
計測・制御の課題から探す
| 困りごと | 課題 |
|---|---|
| 測った値が乱れる・信じられない | ノイズでセンサー値が乱れる量産で寸法がばらつくセンサーを小さく組み込みたい |
| 位置・動きが思いどおりにならない | 寸法・位置の精度を上げたいステッピングモーターが脱調するボールねじの寿命・剛性を見極めたいエアシリンダーを電動に置き換えたい柔らかいものをつかみたい |
| 設備の異常を早く見つけたい | 状態を検知したい機械の異音の原因を突き止めたい切削のびびり振動を抑えたい |
| 中のきず・壊れた原因を調べたい | 壊れた原因を知りたい再現しない不具合の原因を突き止めたい溶接のブローホール・割れを減らしたいはんだ付け不良(ボイド・クラック・ブリッジ)を減らしたい |
| 品質と工程を安定させたい | 不良の再発を防ぎたい加熱・冷却の温度むらで品質がばらつく加速試験で寿命を見積もりたい |
課題ごとの解決技術は、下の「計測・制御の課題と、解決する技術」にまとめています。
センサーの値がノイズで揺れる、測る人や時間で寸法が変わる、止まる位置が往路と復路でずれる、設備が前触れなく止まる、壊れた部品の中で何が起きていたか分からない。こうした困りごとは、「測る」と「測った値で直す」のどこかに弱い所があって起きていることがよくあります(編集部の解説)。
このページは、計測と制御に向き合う技術者のための入口です。測った値は、センサーから判断までの鎖の、いちばん弱い所で決まること、誤差を「かたより」と「ばらつき」に分けて見ること、制御は「測って直す」ことを押さえたうえで、センサー、寸法・形状の測定、制御(位置・力)、状態監視・異常検知、非破壊検査の5つのテーマごとに、しくみと注意点をまとめました。最後に、関係する課題・技術・製品のページへつないでいます。
この分野で扱うテーマ
 センサー(測る)
 寸法・形状の測定
 制御(位置・力)
 状態監視・異常検知
 非破壊検査・故障解析
イラストはAI(Claude)で作成したイメージです。
基本の考え方
計測は、センサーから判断までの「鎖」
温度や力、振動、位置などの量は、センサーで電気の信号に変え、変換器で整え、配線や通信で送り、記録・判断・制御に使います。どこか1つが弱いと、測った値は信じられません(編集部の解説)。たとえば、エムジーの解説では、熱電対(K 型)の起電力は1℃あたり約40μV と小さく、配線に流れる検出用の電流でできる22μV ほどの電圧でも約0.55℃の誤差になる例を示しています。小さな信号ほど、ノイズの電圧も誤差になりやすいということです(後半は編集部の解説)。一方、4〜20mA の電流信号では、10V のノイズの電圧が加わっても流れるノイズの電流は約0.01mA で、信号20mA の1/2,000以下です。STMicroelectronics の資料は、MEMS センサーを基板に付けるときの応力でオフセットや感度がずれることがあるとし、ねじの間に置く、熱源から離すといった置き方を示しています。
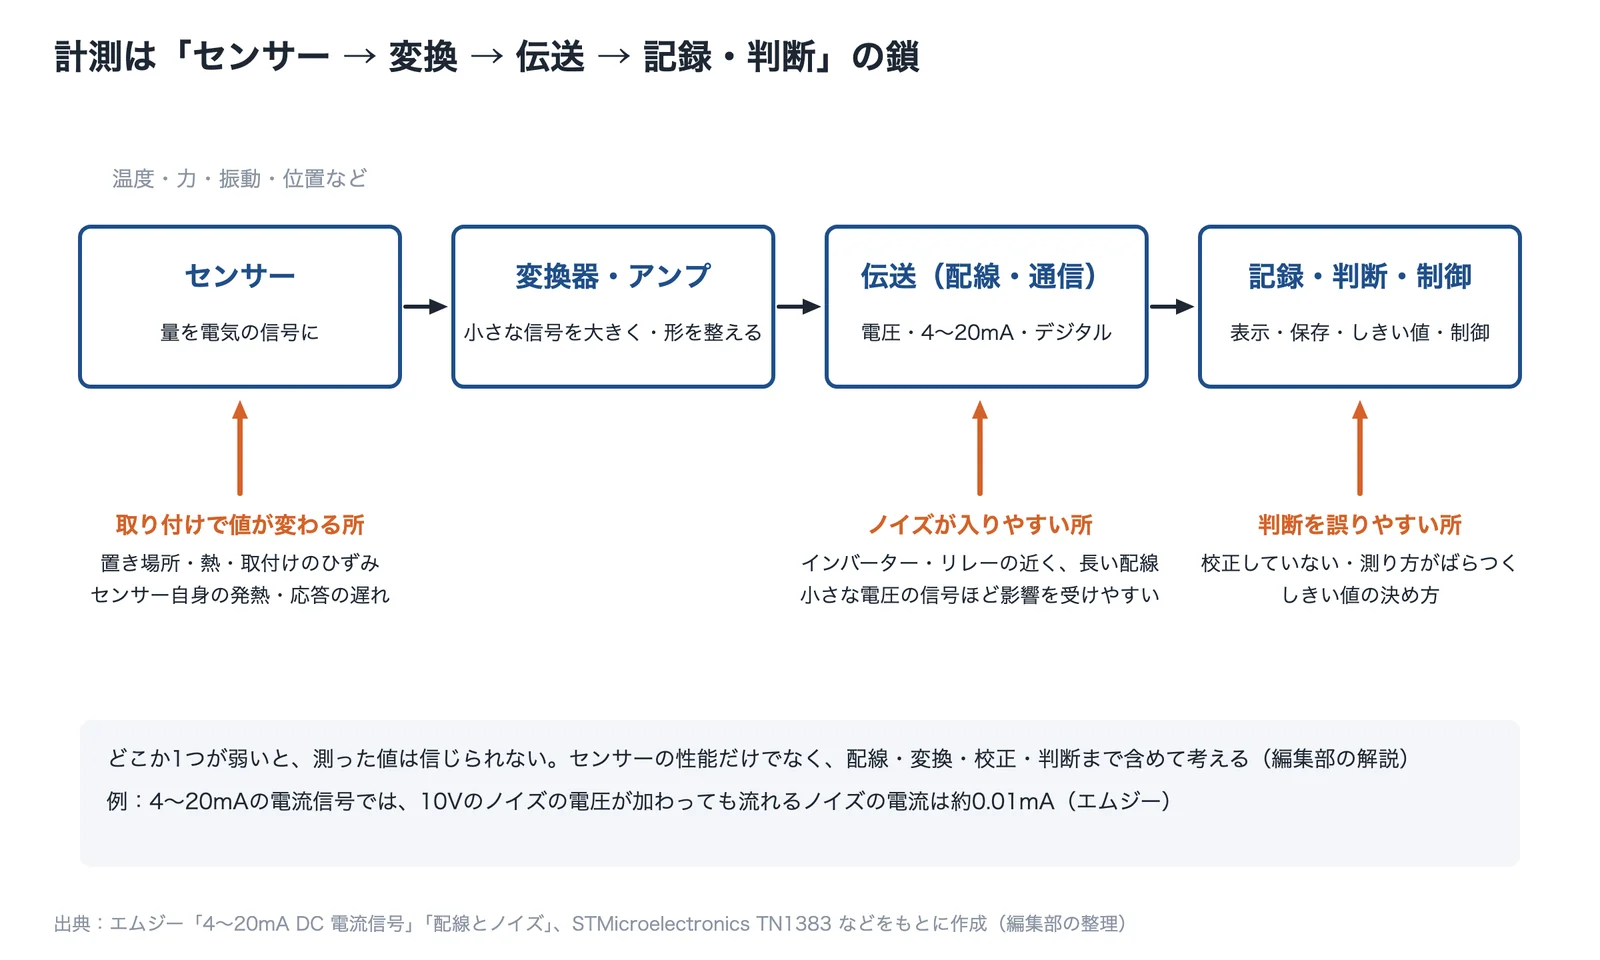
出典:エムジー・STMicroelectronics の資料をもとに AI(Claude)で作成
出典:熱電対・変換器間の導線による温度測定誤差と対策|エムジー 計装豆知識、4〜20mA DC 電流信号|エムジー 計装豆知識、TN1383 PCB design guidelines for MEMS sensors|STMicroelectronics
誤差は「かたより」と「ばらつき」に分けて見る
総務省統計局は、製品のばらつきには偶然原因によるばらつきと異常原因によるばらつきがあり、両者を区別して、異常原因によるばらつきを取り除くことが必要だと説明しています。管理図では、平均値から上下に3σ(σは標準偏差)の位置に管理限界線を引き、その間を偶然原因、外側を異常原因によるものと考えます。ミツトヨの解説では、工程能力指数 Cp は公差を6σで割った値で平均の位置を考えに入れず、Cpk は平均から上限・下限までの距離をそれぞれ3σで割った値の小さいほうです。平均のずれ(かたより)と、ばらつきを分けて見るということです。
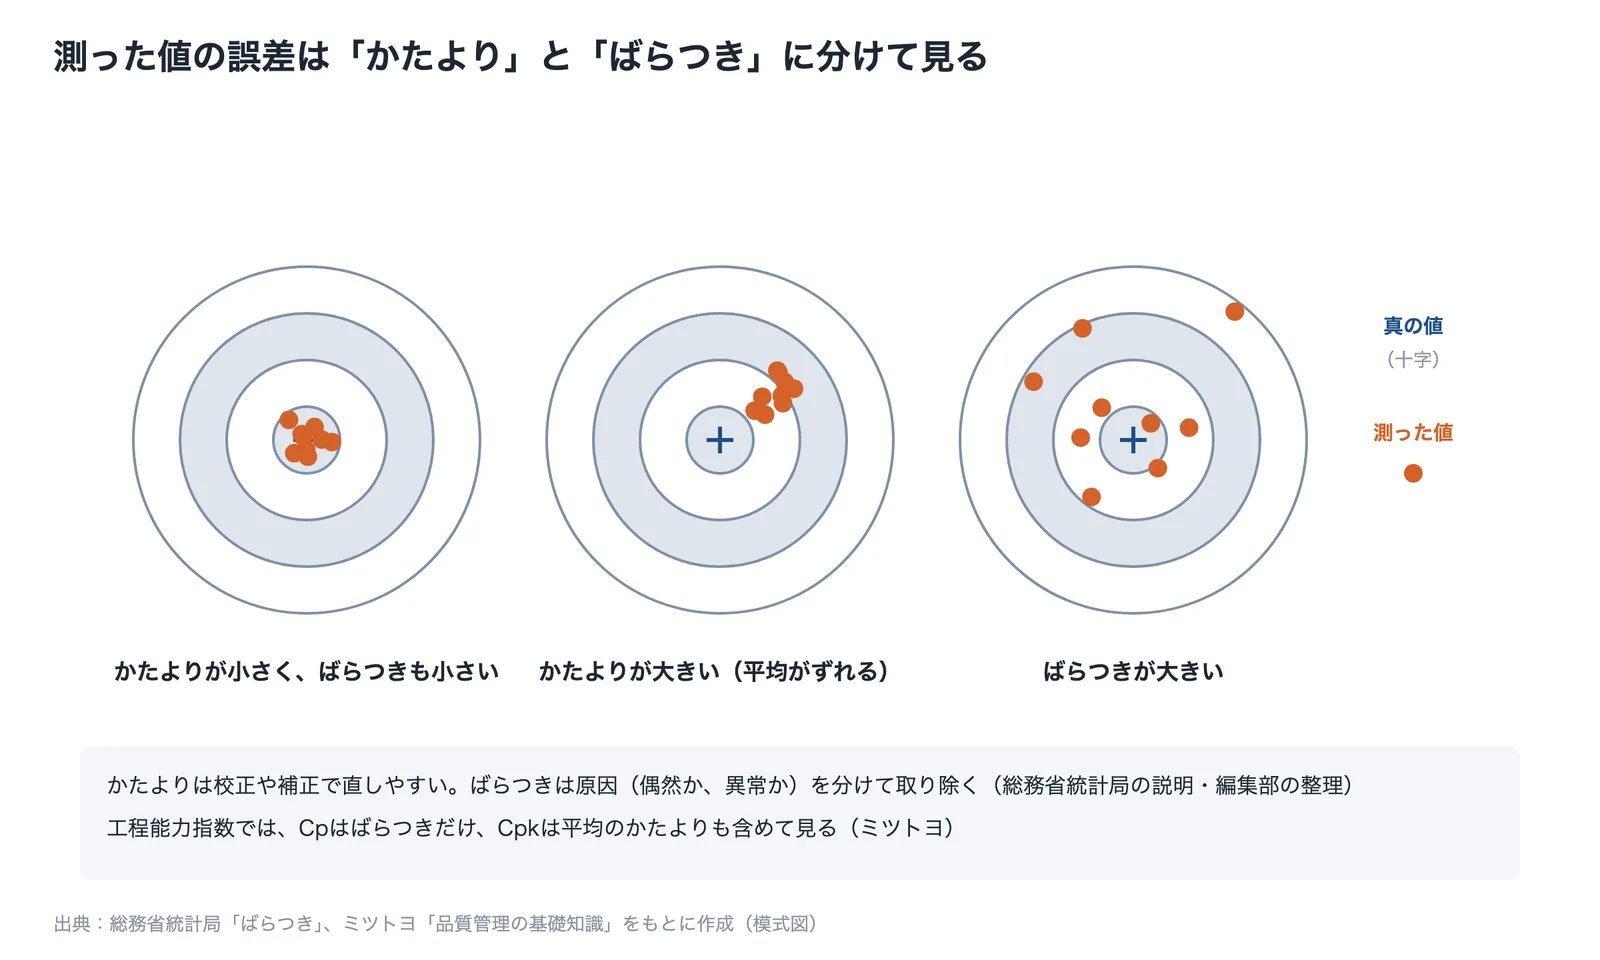
出典:総務省統計局・ミツトヨの解説をもとに AI(Claude)で作成
出典:ばらつき|総務省統計局 なるほど統計学園、品質管理の基礎知識|ミツトヨ
制御は「測って、直す」
位置の制御は、どこで位置を測るかで性格が変わります。ステッピングモーターは、位置を測らずにパルスの数だけ回す使い方(オープンループ)が多く、脱調しても制御の側は気づきません(課題ページ「ステッピングモーターが脱調する」の整理)。ミネベアミツミは、脱調をパルスとモーターの回転の同期を失っている状態とし、負荷トルクに対してプルアウトトルクに十分な余裕がある状態など正常な条件で駆動していれば起きないとしています。モーターのエンコーダーで回転を測る方式(セミクローズド制御)では、モーターより先のねじのリード誤差や熱による伸びは見えません。三菱電機は、フルクローズド制御を機械端の位置を検出するエンコーダーを使う位置決め制御で、高い位置決め精度が要る場合に使うと説明しています。
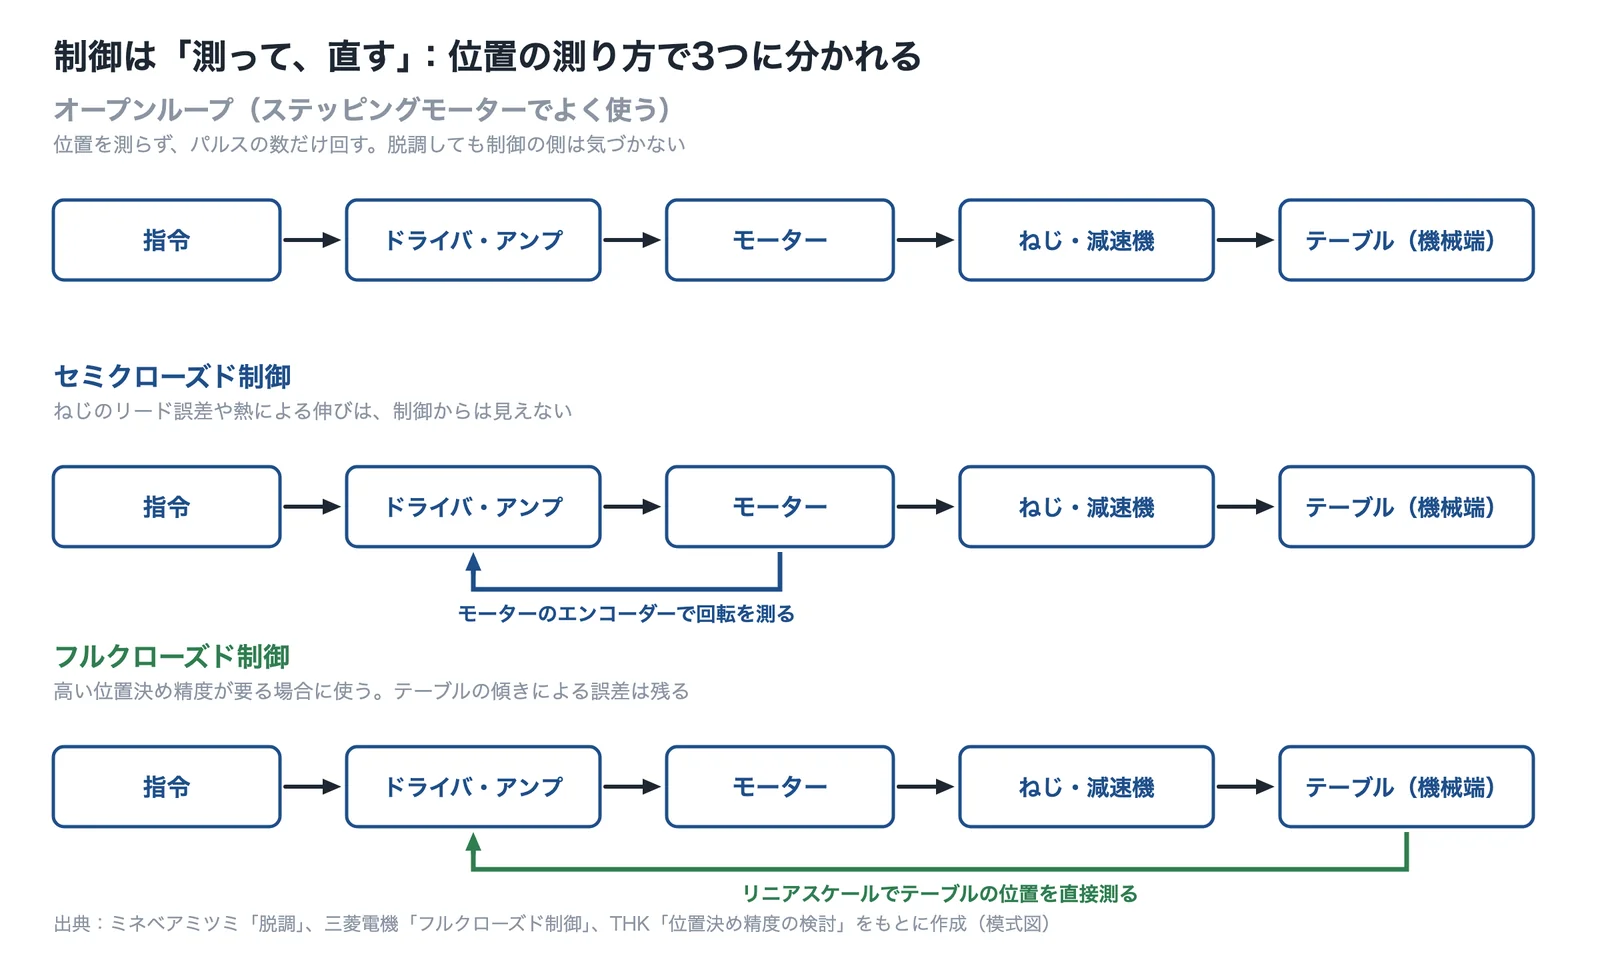
出典:ミネベアミツミ・三菱電機・THK の資料をもとに AI(Claude)で作成
出典:脱調(用語集)|ミネベアミツミ、フルクローズド制御(用語)|三菱電機、位置決め精度の検討(ボールねじ)|THK
計測・制御の進め方
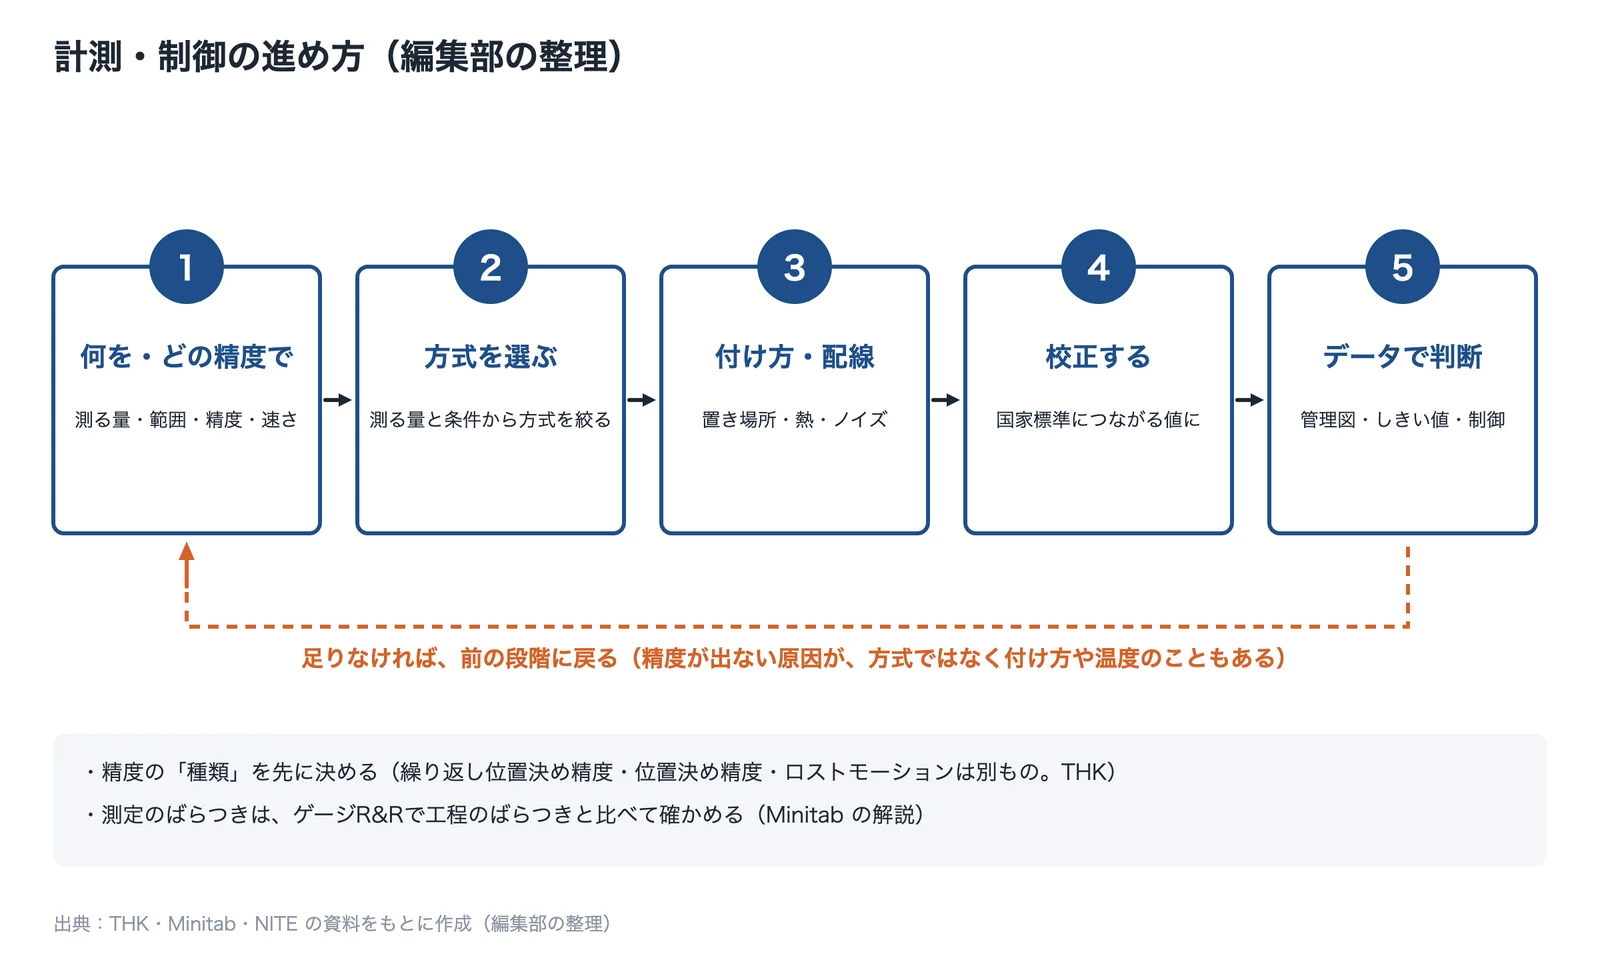
計測・制御の対策は、何を・どの精度で測るかを先に決め、方式を選び、付け方と配線を整え、校正してから、データで判断すると、筋道立てて進められます(編集部の整理)。
出典:THK・Minitab・NITE の資料をもとに AI(Claude)で作成
- 何を・どの精度で:測る量・範囲・精度・速さを決めます。位置なら、精度の種類(繰り返し位置決め精度・位置決め精度・ロストモーション)も決めます(「制御」の節)。
- 方式を選ぶ:測る量と条件から方式を絞ります(「センサー」の節)。
- 付け方・配線:置き場所・熱・取付けのひずみ・ノイズを考えます。
- 校正する:測定器の値を国家計量標準につながる値にそろえ、測り方のばらつきも確かめます(「測った値を信じる」の節)。
- データで判断:管理図・しきい値・制御に使います(「寸法・形状の測定」「状態監視」の節)。
計算例:測るときの温度の差で、寸法はどれだけ変わるか
森精機製作所(現 DMG森精機)の資料では、鉄は1℃の温度上昇で、1m あたり12μm 変位するとしています。長さ300mm の鋼の部品なら、1℃で約3.6μm、5℃で約18μm、10℃で約36μm です(編集部の計算)。公差が±10μm の部品では、測る場所の温度が5℃違うだけで、公差を超える寸法の差になります(数値は説明のための例です。実際の変化は、材料・形・温度のなじみ方で変わります)。
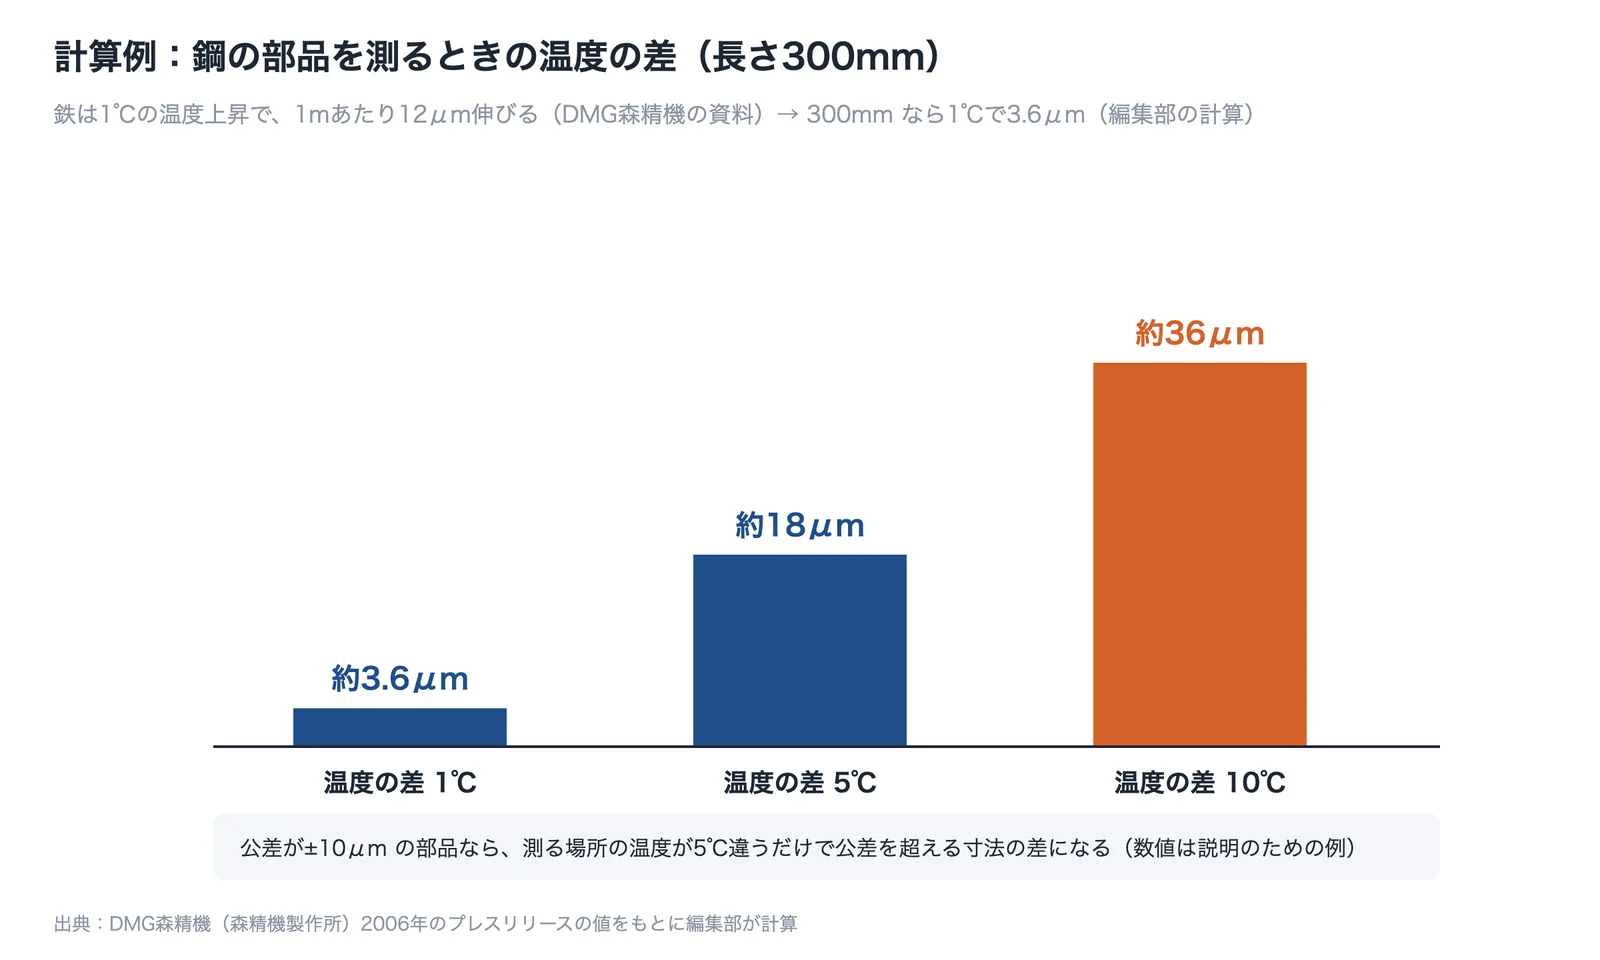
出典:森精機製作所(現 DMG森精機)の資料の値をもとに AI(Claude)で作成
出典:熱変位制御の新機能(2006年のプレスリリース)|森精機製作所(現 DMG森精機)
センサー(測る)
センサーは、測る量ごとに、いくつもの検出方式があります。同じ量でも、測れる範囲・精度・応答の速さ・測れる物の材質が方式で違うので、まず測る量と条件から方式を絞ります(編集部の解説)。
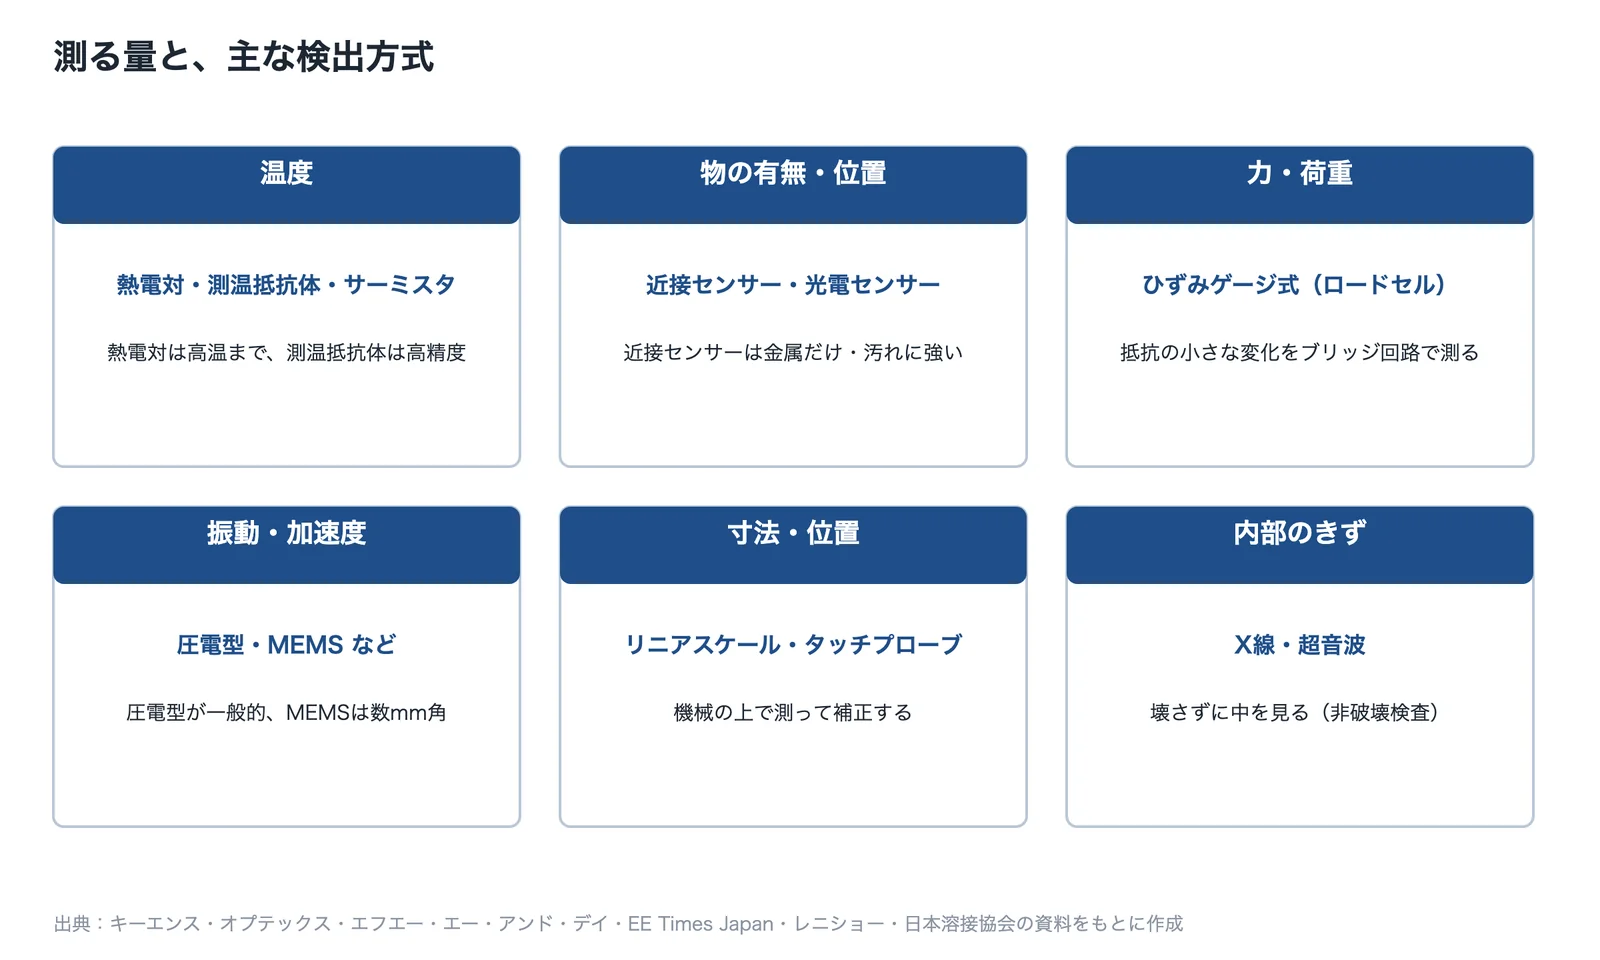
出典:キーエンス・オプテックス・エフエー・エー・アンド・デイ・EE Times Japan などの資料をもとに AI(Claude)で作成
| 測る量 | 主な方式 | 特徴と、選ぶときの注意 |
|---|---|---|
| 温度 | 熱電対・測温抵抗体・サーミスタ | 熱電対は高温まで測れ、K 熱電対が工業用で最も普及。測温抵抗体は高精度で極低温も測れるが、高温には不向き(キーエンス)。サーミスタは小形で、温度に対する感度が高い(芝浦電子) |
| 物の有無・位置 | 近接センサー・光電センサー | 近接センサー(高周波誘導形)は検出できるのが金属だけで、光電センサーに比べ検出距離は極端に短いが、光を使わないので汚れに強い(オプテックス・エフエー)。光電センサーは透過型・回帰反射型・拡散反射型などがある(キーエンス) |
| 力・荷重 | ひずみゲージ式(ロードセル) | 起歪体に貼ったひずみゲージの抵抗の変化を、ホイートストンブリッジ回路で電圧として測る(エー・アンド・デイ) |
| 振動・加速度 | 圧電型・MEMS など | 圧電型は小型・広帯域・高感度などが優れ、最も一般的とされる(キーエンス)。MEMS の3軸加速度センサーは2mm×2mm×1mm 前後(EE Times Japan) |
出典:熱電対の基礎|キーエンス 計測器ラボ、測温抵抗体の基礎|キーエンス 計測器ラボ、サーミスタってなに?|芝浦電子、近接センサまるわかりガイド|オプテックス・エフエー、光電センサの検出方式と特徴|キーエンス、ロードセル入門 第2章|エー・アンド・デイ、加速度計測の基本|キーエンス 計測器ラボ、代表的なMEMSセンサーとその応用(前編)|EE Times Japan
温度センサーの範囲と、応答
キーエンスの解説では、K 熱電対の測定範囲は −200〜+1200℃、白金測温抵抗体は −200〜+660℃で、測温抵抗体の JIS の許容差はクラスA で ±(0.15+0.002|t|)℃です(|t| は測る温度の絶対値)。SEMITEC の解説では、サーミスタは熱時定数が小さいほど応答が速いとしています。ただし、電流を流して抵抗を測るので自分の熱で温度が上がり、村田製作所は素子単体が0.1℃自己発熱する電流を最大動作電流としています。
出典:熱電対の基礎|キーエンス 計測器ラボ、測温抵抗体の基礎|キーエンス 計測器ラボ、サーミスタとは?|SEMITEC、サーミスタ 技術用語|村田製作所
ノイズに強く伝える
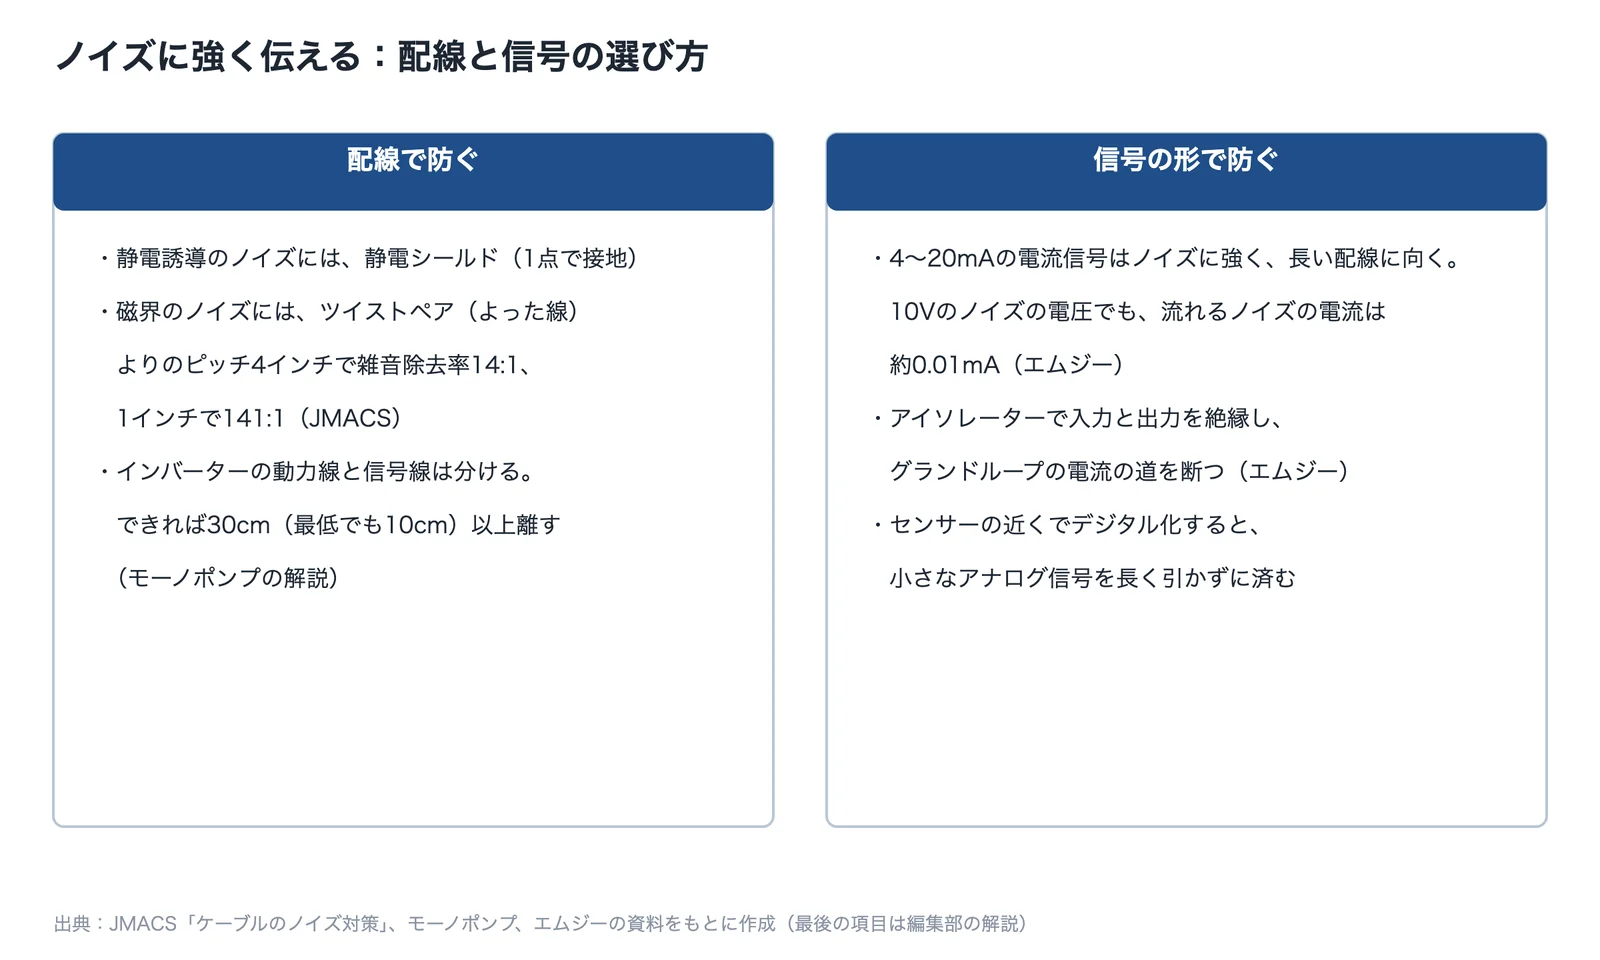
JMACS の技術資料では、静電誘導のノイズには静電シールド(1点で接地)、磁界のノイズにはツイストペアが効き、よりのピッチ4インチで雑音除去率14:1、1インチで141:1 としています。モーノポンプの解説は、インバーターの動力線と信号線を分離し、できれば30cm(最低でも10cm)以上離すとしています。エムジーは、4〜20mA の電流信号はノイズに強いこと、アイソレーターで入力と出力を絶縁するとグランドループの電流の道を断てることを説明しています。キーエンスは、4〜20mA では断線したときに0mA になるとしています。
出典:JMACS・モーノポンプ・エムジーの資料をもとに AI(Claude)で作成
出典:ケーブルのノイズ対策(技術資料 PDF)|JMACS、インバーターのノイズ対策|モーノポンプ 技術コラム、4〜20mA DC 電流信号|エムジー 計装豆知識、アナログ信号インタフェースの必須アイテム|エムジー MGTrend、4-20mAとは?|キーエンス 計測器ラボ
センサーの選び方は製品ページ「センサー」、ノイズの対策は課題ページ「ノイズでセンサー値が乱れる」、小さく組み込む方法は「センサーを小さく組み込みたい」で解説しています。
寸法・形状の測定
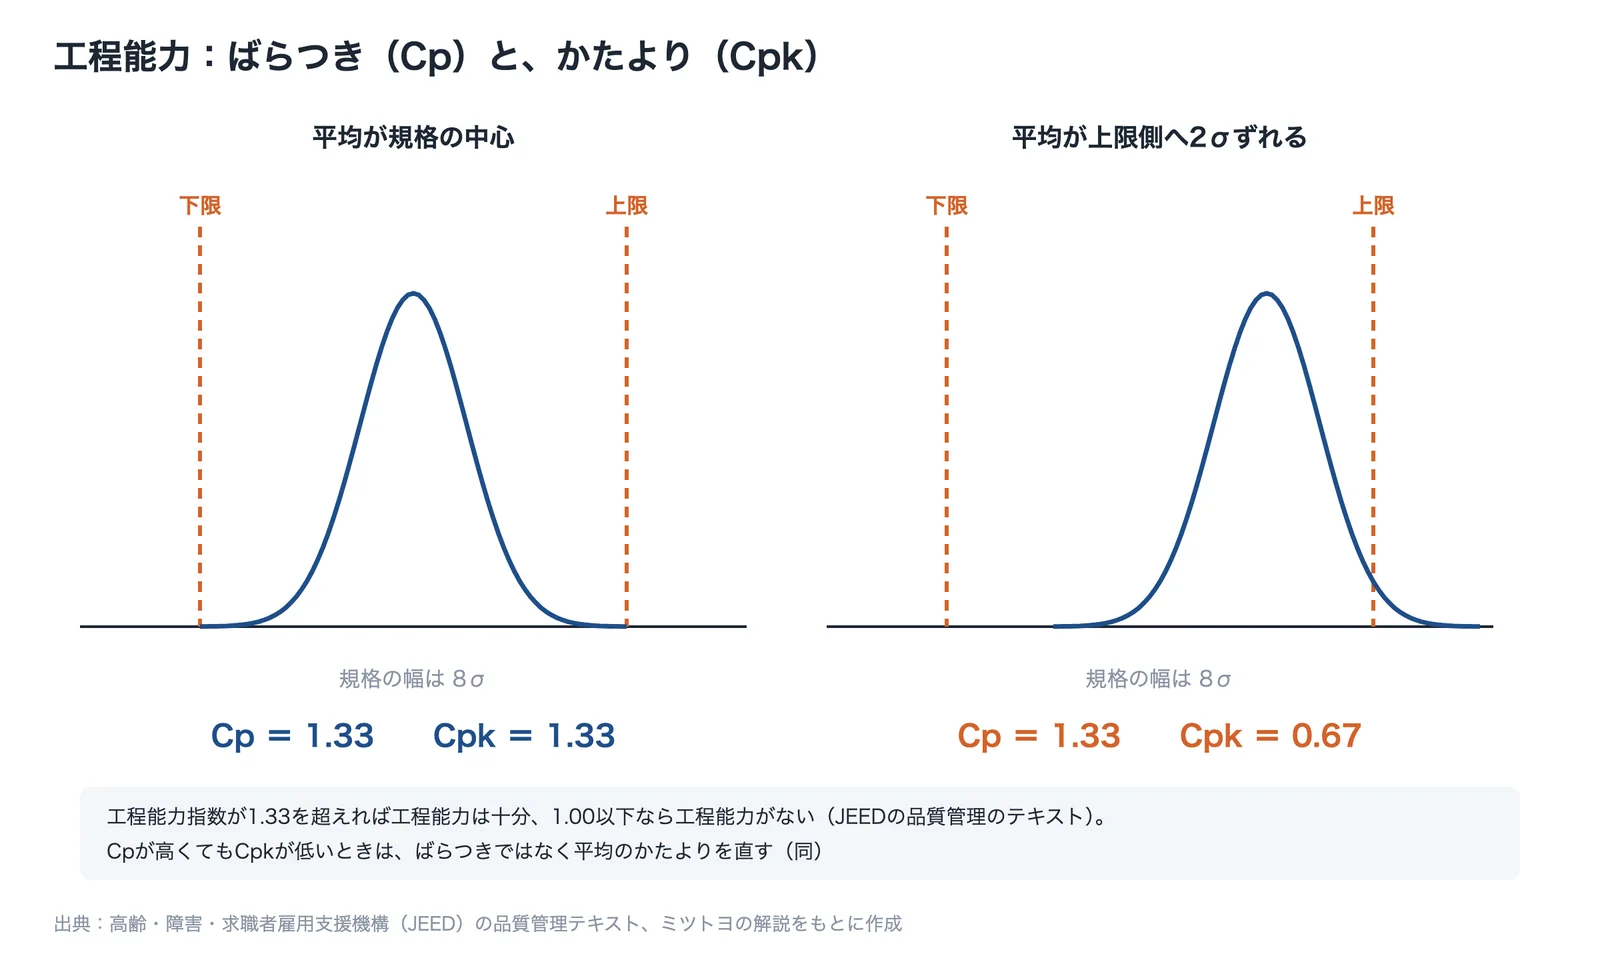
寸法のばらつきは、まず数字でつかみます。高齢・障害・求職者雇用支援機構(JEED)の品質管理のテキストでは、工程能力指数が1.33 を超えれば工程能力は十分、1.00 以下なら工程能力がないとしています。同じテキストの例では、規格の幅が8σあれば Cp は1.33 ですが、分布の平均が上限側へ2σずれると、Cpk は0.67 まで下がります。Cp が高くても Cpk が低いときは、ばらつきではなく平均のかたよりを直すのが対策です。Minitab のヘルプでは、Cpk の目安として多くの業界で1.33 が使われているとしています。
出典:高齢・障害・求職者雇用支援機構(JEED)の品質管理テキスト・ミツトヨの解説をもとに AI(Claude)で作成
出典:品質管理分野テキスト(資料5)|高齢・障害・求職者雇用支援機構、工程能力分析(正規)の主要な結果の解釈|Minitab
温度で寸法が変わる
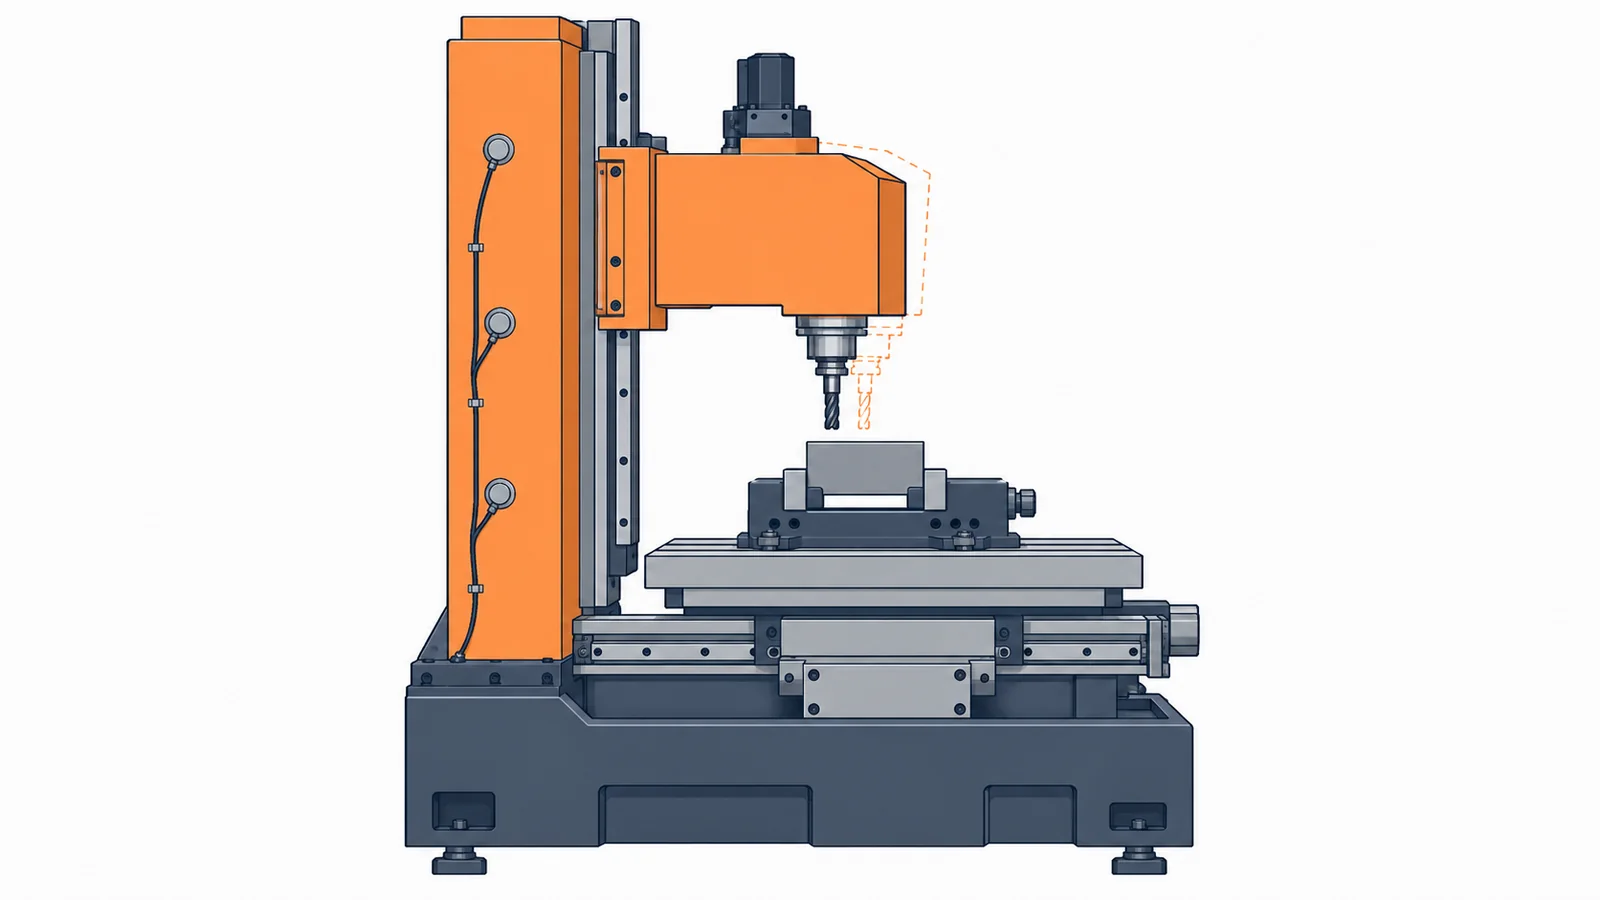
森精機製作所(現 DMG森精機)の実験では、環境温度が4時間で10℃変わると、補正なしでは機種によって最大50μm の熱変位が出ていましたが、熱センサで変位を予測して補正する機能で5〜8μm に抑えました。ジェイテクトは、温度センサのデータから熱変位を推定する補正システムで、室温が20℃変わる環境で横形マシニングセンタの熱変位を80%以上減らせたとしています。
出典:熱変位制御の新機能(2006年のプレスリリース)|森精機製作所(現 DMG森精機)、マシニングセンタ向けリアルタイム熱変位補正システムの開発(JTEKT ENGINEERING JOURNAL No.1015)|ジェイテクト
測り方のばらつきと、機械の上での測定
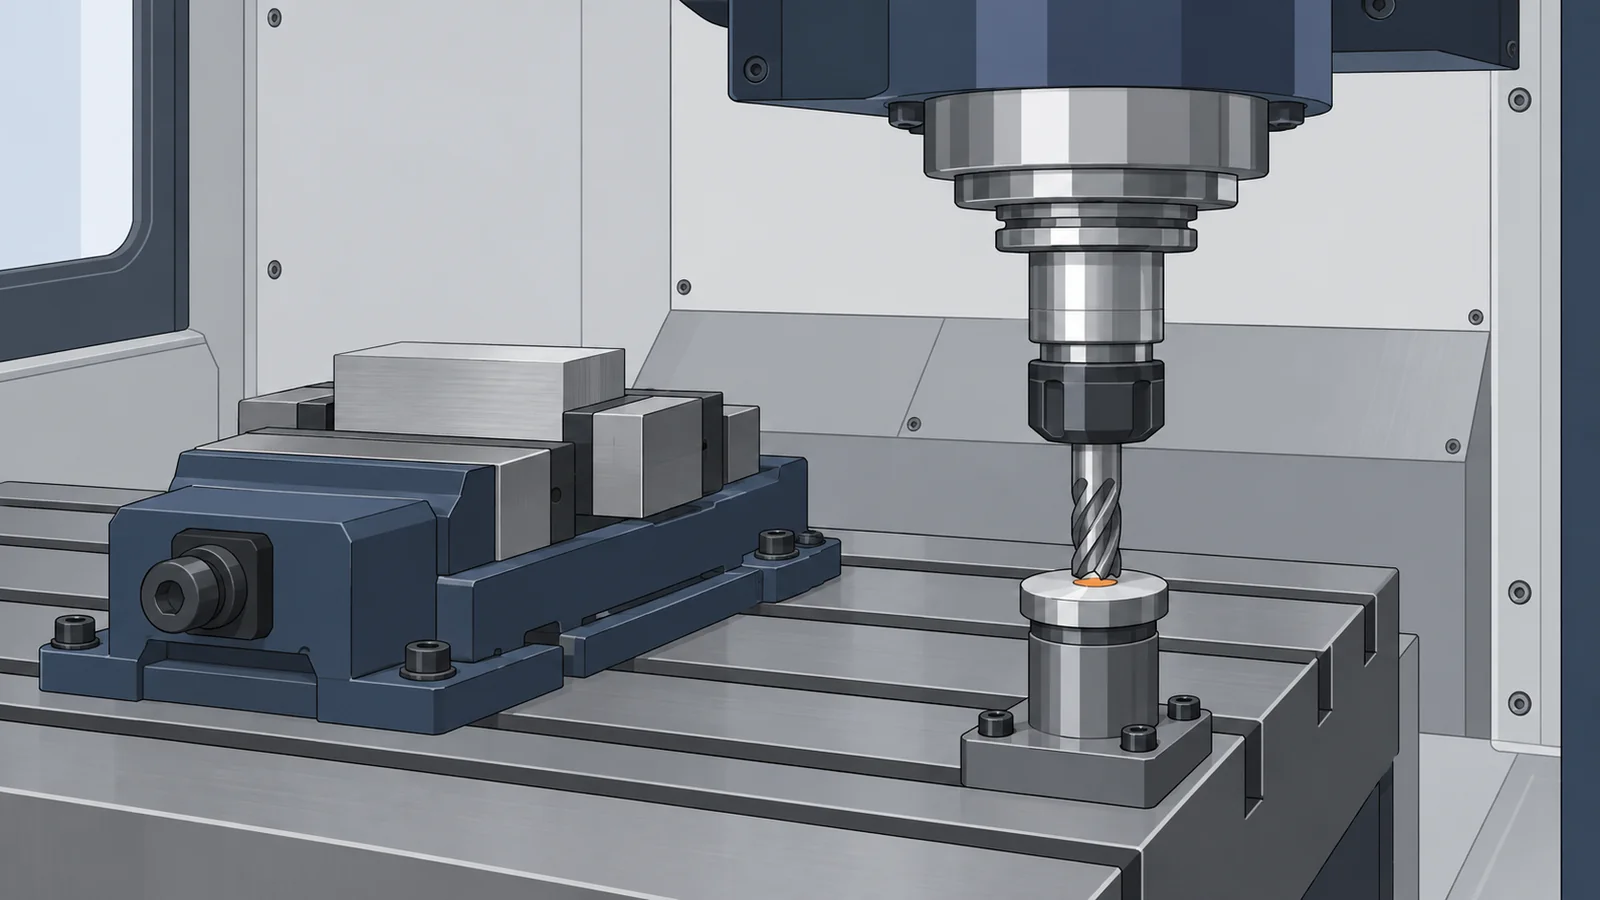
ゲージR&R(繰り返し性と再現性)は、同じ部品を複数の人が繰り返し測り、測定のばらつきが工程のばらつきに比べてどれだけあるかを調べる方法です。Minitab のヘルプでは、AIAG のガイドラインとして、測定システムの変動が工程変動の10%未満であれば許容できるとしています。加工の現場では、工具長と工具径を切削の直前に機内で測り、コントローラの工具寸法を自動で調整するツールセッタも使われます(レニショー)。
出典:交差ゲージR&R分析の主要な結果の解釈|Minitab、ツールセッターと工具折損検出|レニショー
ばらつきの対策は課題ページ「量産で寸法がばらつく」、機械の位置の精度は「寸法・位置の精度を上げたい」で解説しています。
制御(位置・力)
位置決めの「精度」には、いくつかの種類があります。THK の精度規格では、繰り返し位置決め精度は、任意の一点に同じ方向から7回位置決めして止まった位置の最大差の1/2 に ± を付けたもの、位置決め精度は、ストロークの中で実際に動いた距離と指令値との最大の誤差、ロストモーションは、ある位置に往路と復路の2方向から位置決めしたときの差としています。どの精度が要るのかを先に決めると、対策を選びやすくなります。
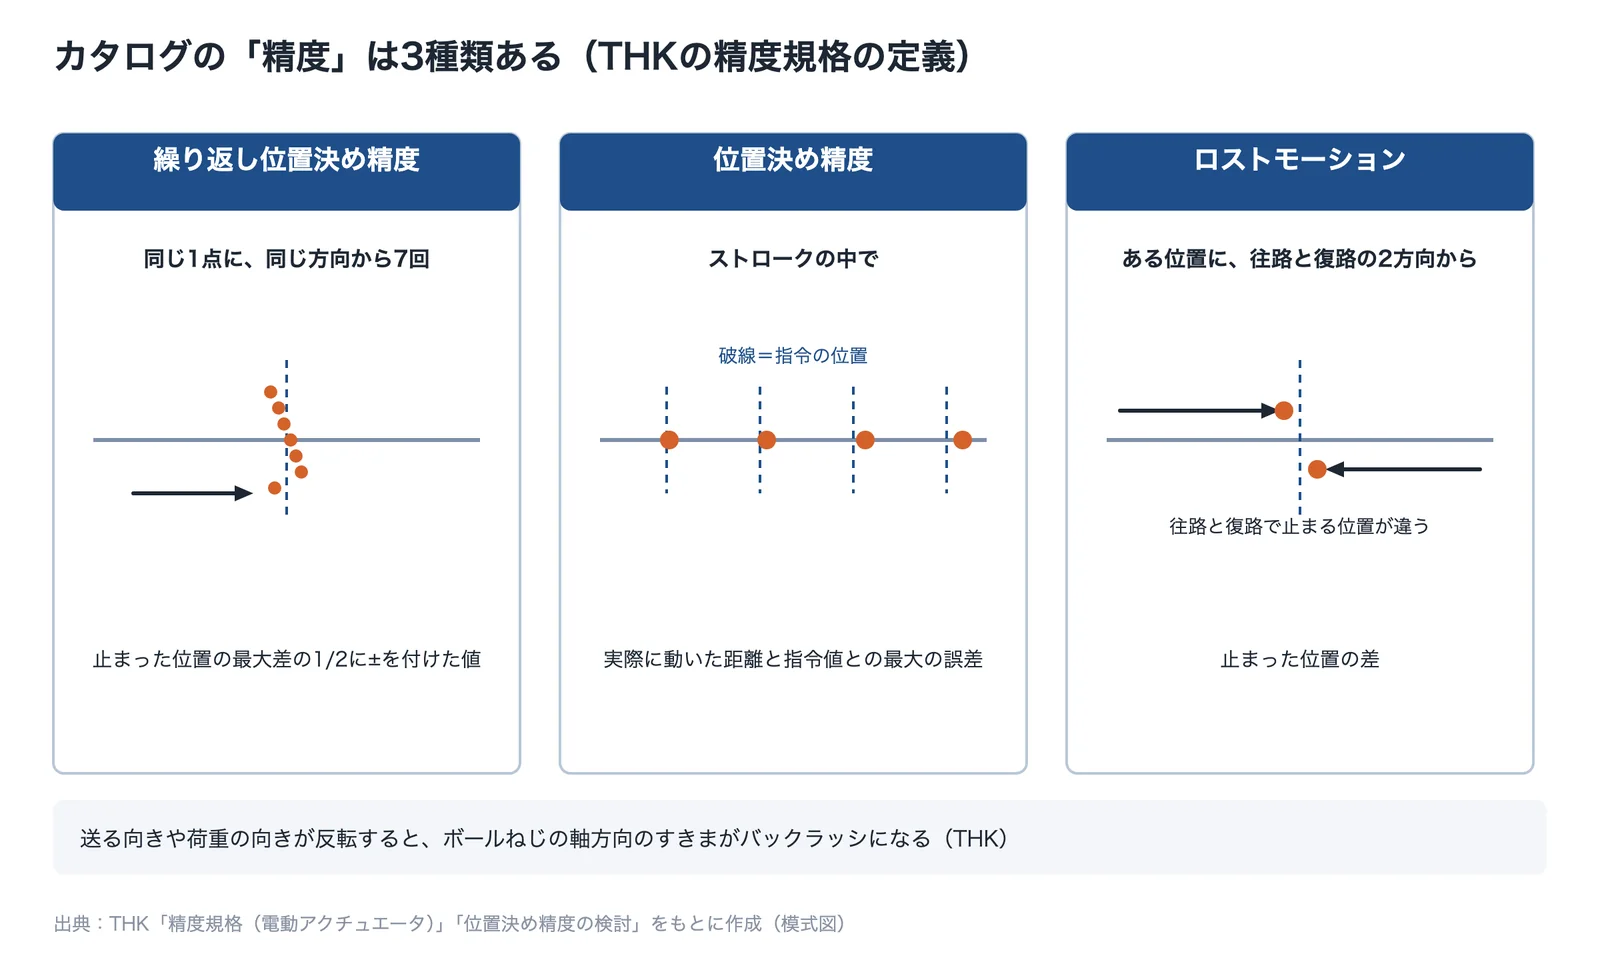
出典:THK「精度規格(電動アクチュエータ)」をもとに AI(Claude)で作成
ずれの原因は、ねじ・剛性・熱・姿勢
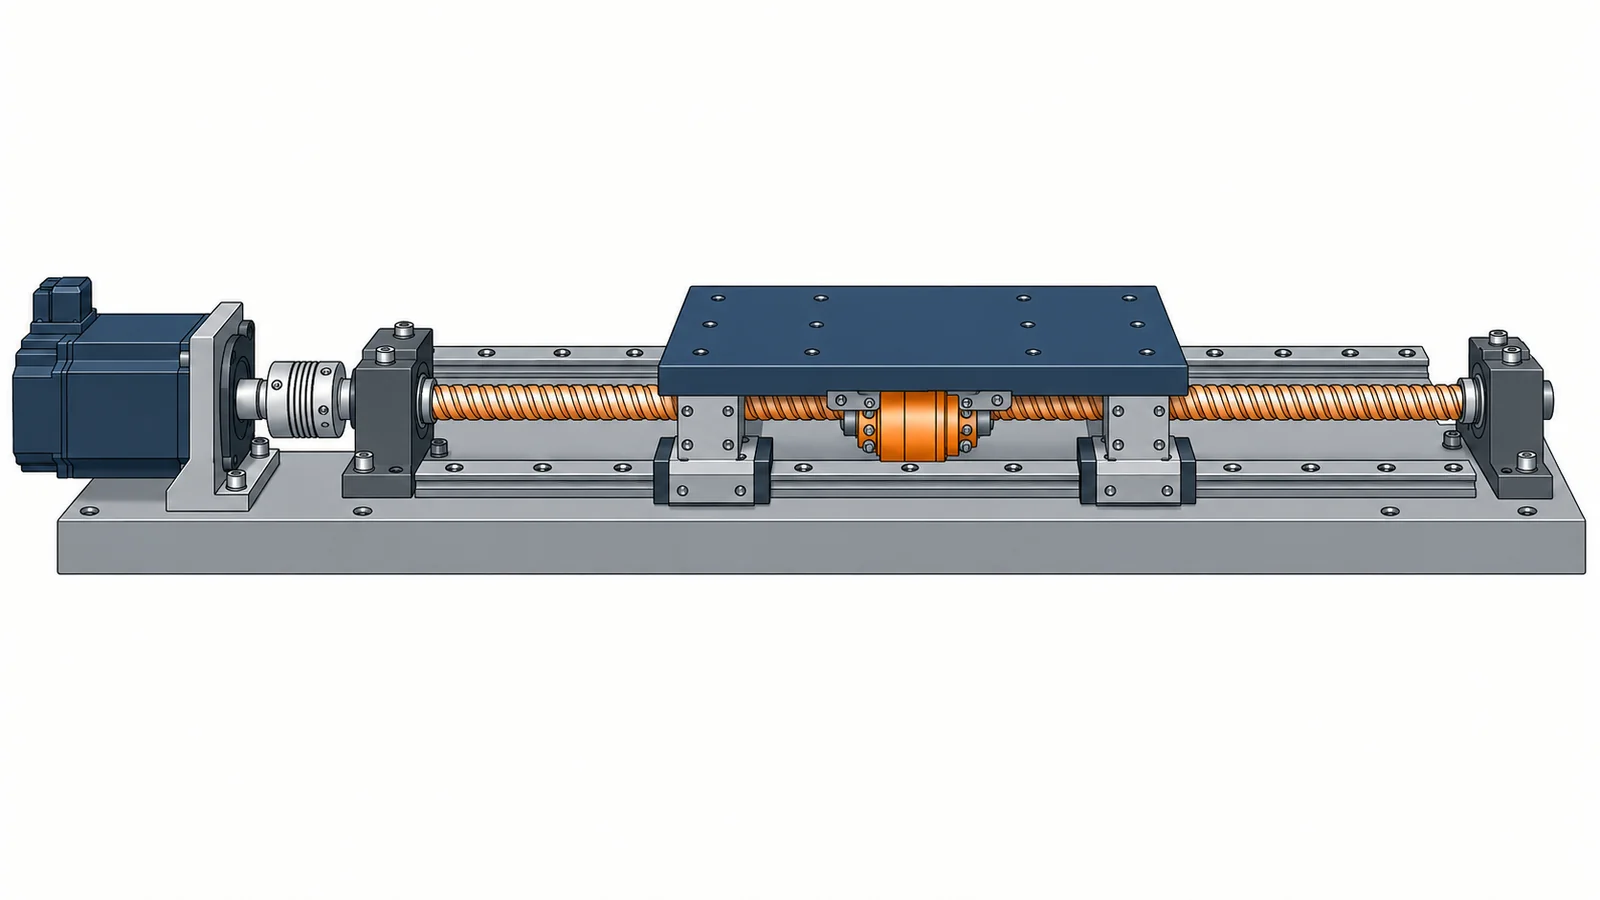
THK は、ボールねじの位置決め精度の誤差要因として、リード精度、軸方向すきま、送りねじ系の軸方向剛性を挙げ、ほかに発熱による熱変位と、案内による走行中の姿勢変化を挙げています。軸方向すきまは、一方向へ送るだけなら誤差になりませんが、送る向きや荷重の向きが反転するとバックラッシになるとしています。日本精工の技術レポートは、ボールねじ周りの剛性が弱いとロストモーションの原因になるとし、ナット内の剛性だけでなく、ねじ軸の伸縮や支持軸受の剛性を全体として評価する必要があるとしています。
出典:位置決め精度の検討(ボールねじ)|THK、位置決め精度(技術レポート)|日本精工
止まったあとの揺れを抑える
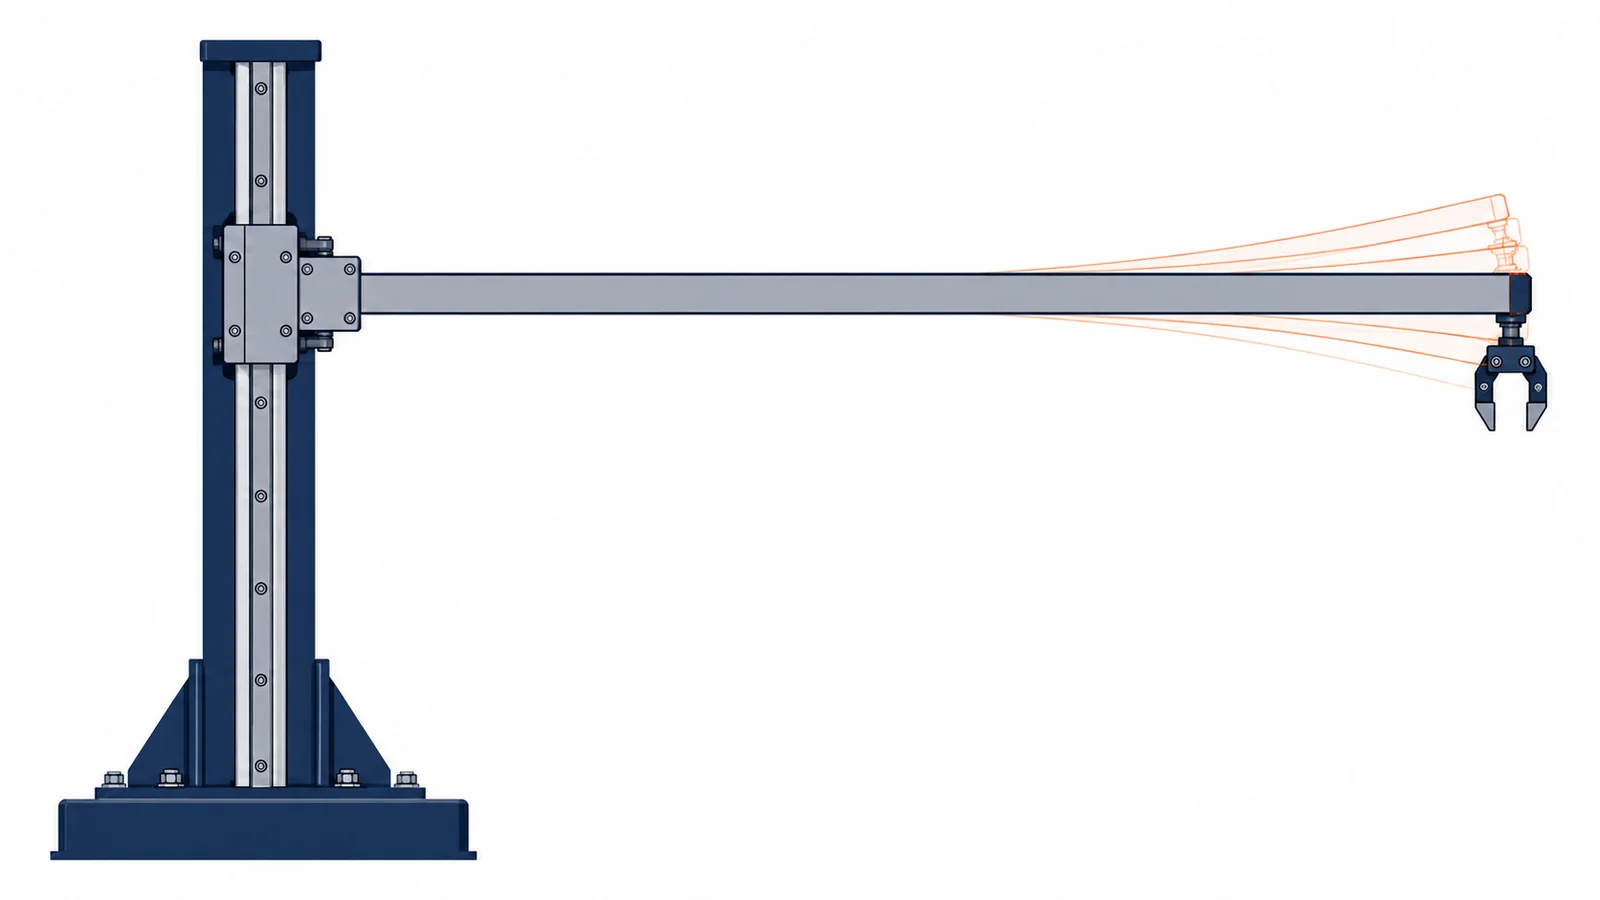
三菱電機は、サーボアンプの機能として、アーム先端や装置本体で起きる約100Hz 以下の比較的低い周波数の残留振動を抑える「アドバンスト制振制御Ⅱ」を紹介し、残留振動を抑えることで整定時間を短くできるとしています。ほかに、機械共振抑制フィルタや、摩擦やねじれの影響でモーターの回転方向が反転するときに出る突起(象限突起)を抑えるロストモーション補正の機能も挙げています。
位置の精度の上げ方は課題ページ「寸法・位置の精度を上げたい」、脱調は「ステッピングモーターが脱調する」、ボールねじの剛性は「ボールねじの寿命・剛性を見極めたい」、駆動の方式は分野「機構・運動」で解説しています。
状態監視・異常検知
同じ「振動を測る」でも、量の選び方で見える異常が変わります。旭化成エンジニアリングの振動診断の講座では、変位は軸振れ、速度は回転機械の振動、加速度は軸受や歯車の損傷のように、問題になる異常で使う量を分けています。鉄原実業は、FFT 解析で出たピークを、軸受の寸法と回転数から求めた損傷周波数と照らし合わせて、傷の場所を特定する方法を紹介しています。潤滑の解説サイト ジュンツウネット21 によると、AE(アコースティック・エミッション)法では100kHz 以上の信号を見て、転がり軸受の転がり疲れの損傷では、損傷が表面に出るのを予知できるとしています。
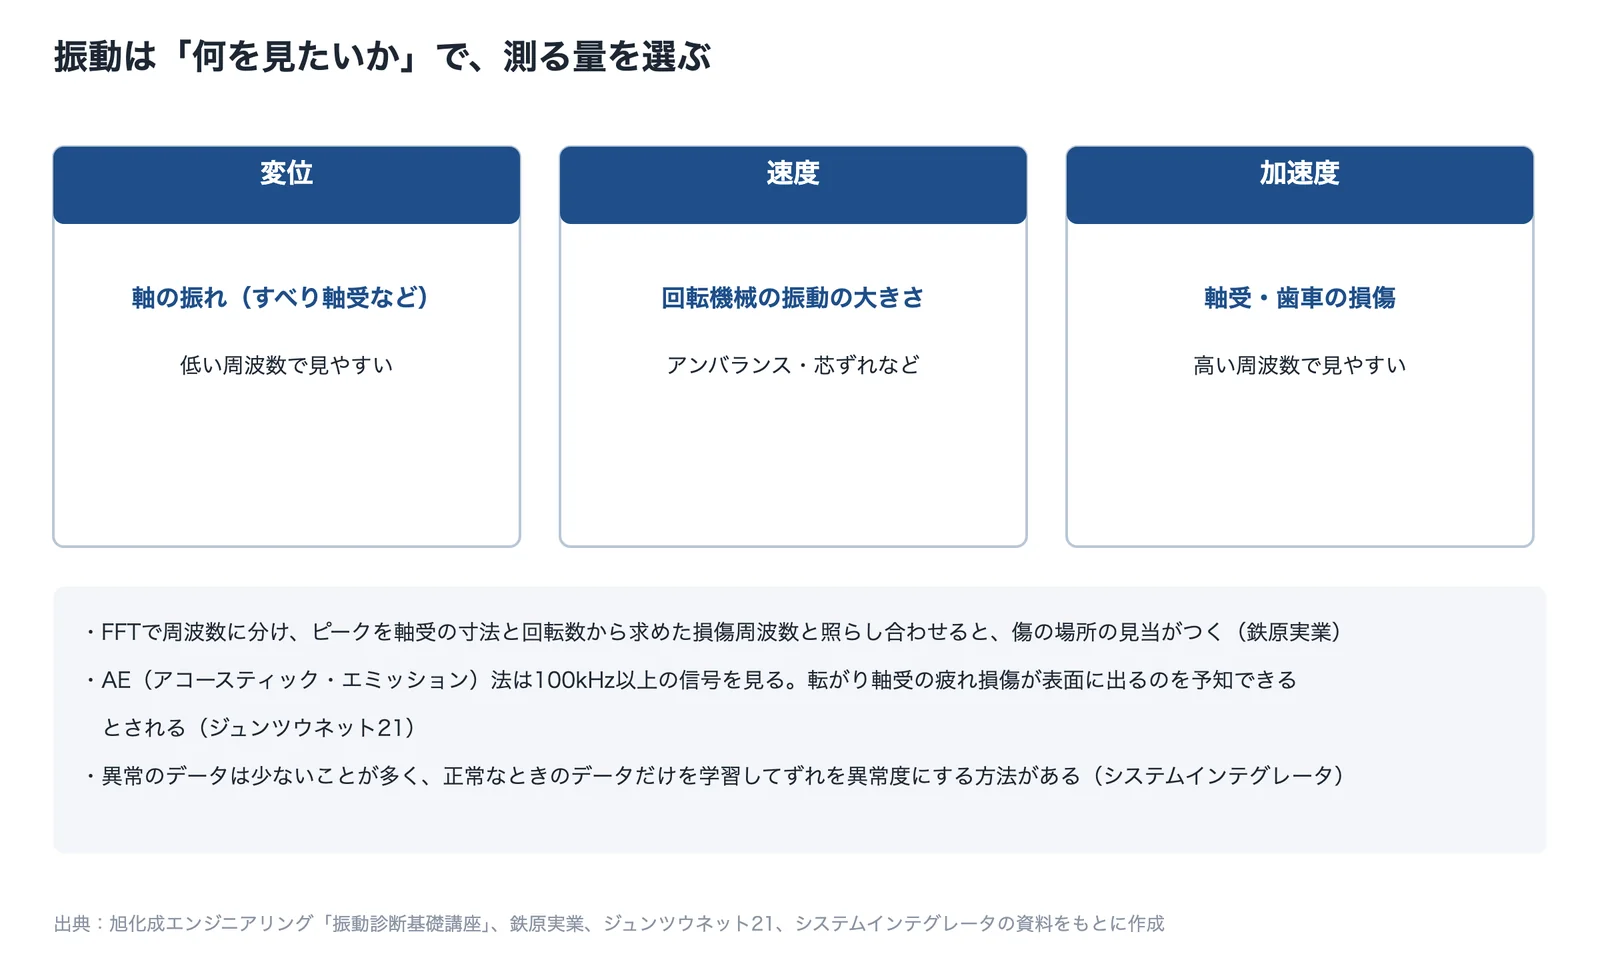
出典:旭化成エンジニアリング・鉄原実業・ジュンツウネット21・システムインテグレータの資料をもとに AI(Claude)で作成
出典:振動診断基礎講座 第2回|旭化成エンジニアリング、FFT解析による軸受不良個所の特定|鉄原実業、AE診断法とその特徴,今後の展望|ジュンツウネット21
どこからが異常かを決める
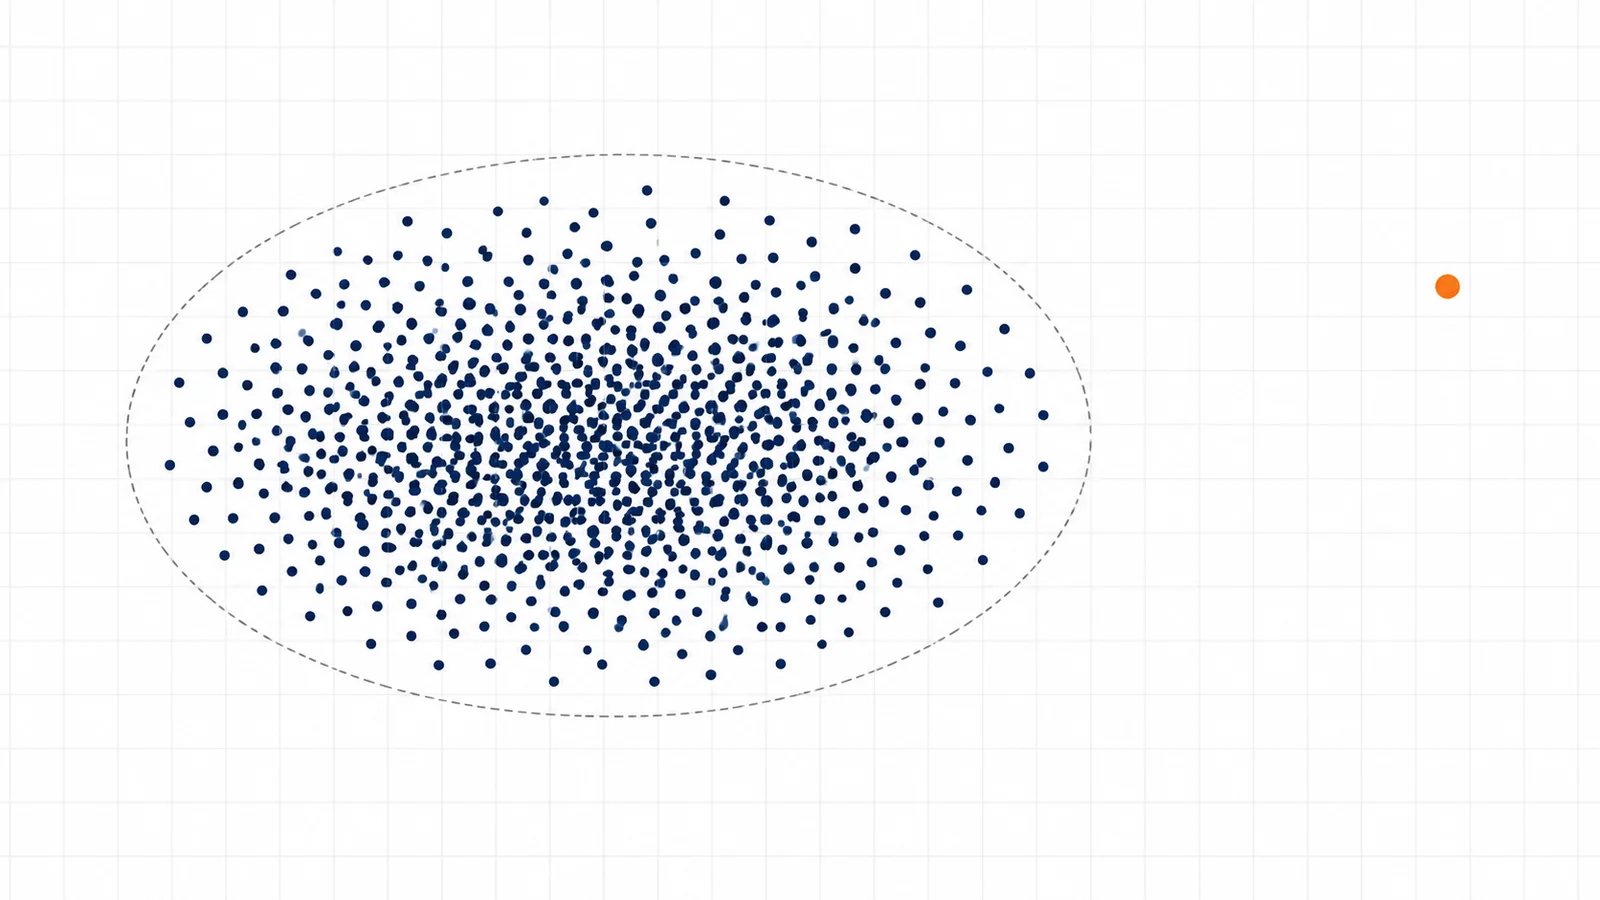
設備の故障はめったに起きないので、異常のときのデータは少ないことが多くなります。そこで、正常なときのデータだけを学習し、そこからのずれを「異常度」として数値にする方法が使われます(システムインテグレータの解説。画像の検査の例)。異常度のどこにしきい値を引くかは、過検知と見逃しのどちらをより避けたいかという方針の決定だとされます(TOMOMI RESEARCH)。
出典:正常データだけを学習する異常検知|システムインテグレータ、閾値の決め方|TOMOMI RESEARCH
センサーの付け方と異常の見つけ方は課題ページ「状態を検知したい」、音から原因を切り分ける方法は「機械の異音の原因を突き止めたい」、加工中の振動は「切削のびびり振動を抑えたい」で解説しています。
非破壊検査・故障解析
日本溶接協会の解説では、放射線透過試験(RT)で最も検出が容易なのは、ブローホールやスラグ巻込みのような体積的な広がりをもつ欠陥で、面状の欠陥は放射線の透過方向と角度をもつと検出度が下がります。超音波探傷試験(UT)は、超音波の進行方向と直角な面をもつ面状欠陥の検出が容易な反面、欠陥の面が進行方向に沿うと検出が難しくなります。溶接部の内部の欠陥をもれなく見つけるには、両方の利点と欠点を見極めて併用するのが最も望ましいとしています。同協会は、低温割れは溶接後に冷えてから出る割れで、溶接後2〜3日以内に出ることが多いとしており、検査の時期にも注意が要ります。
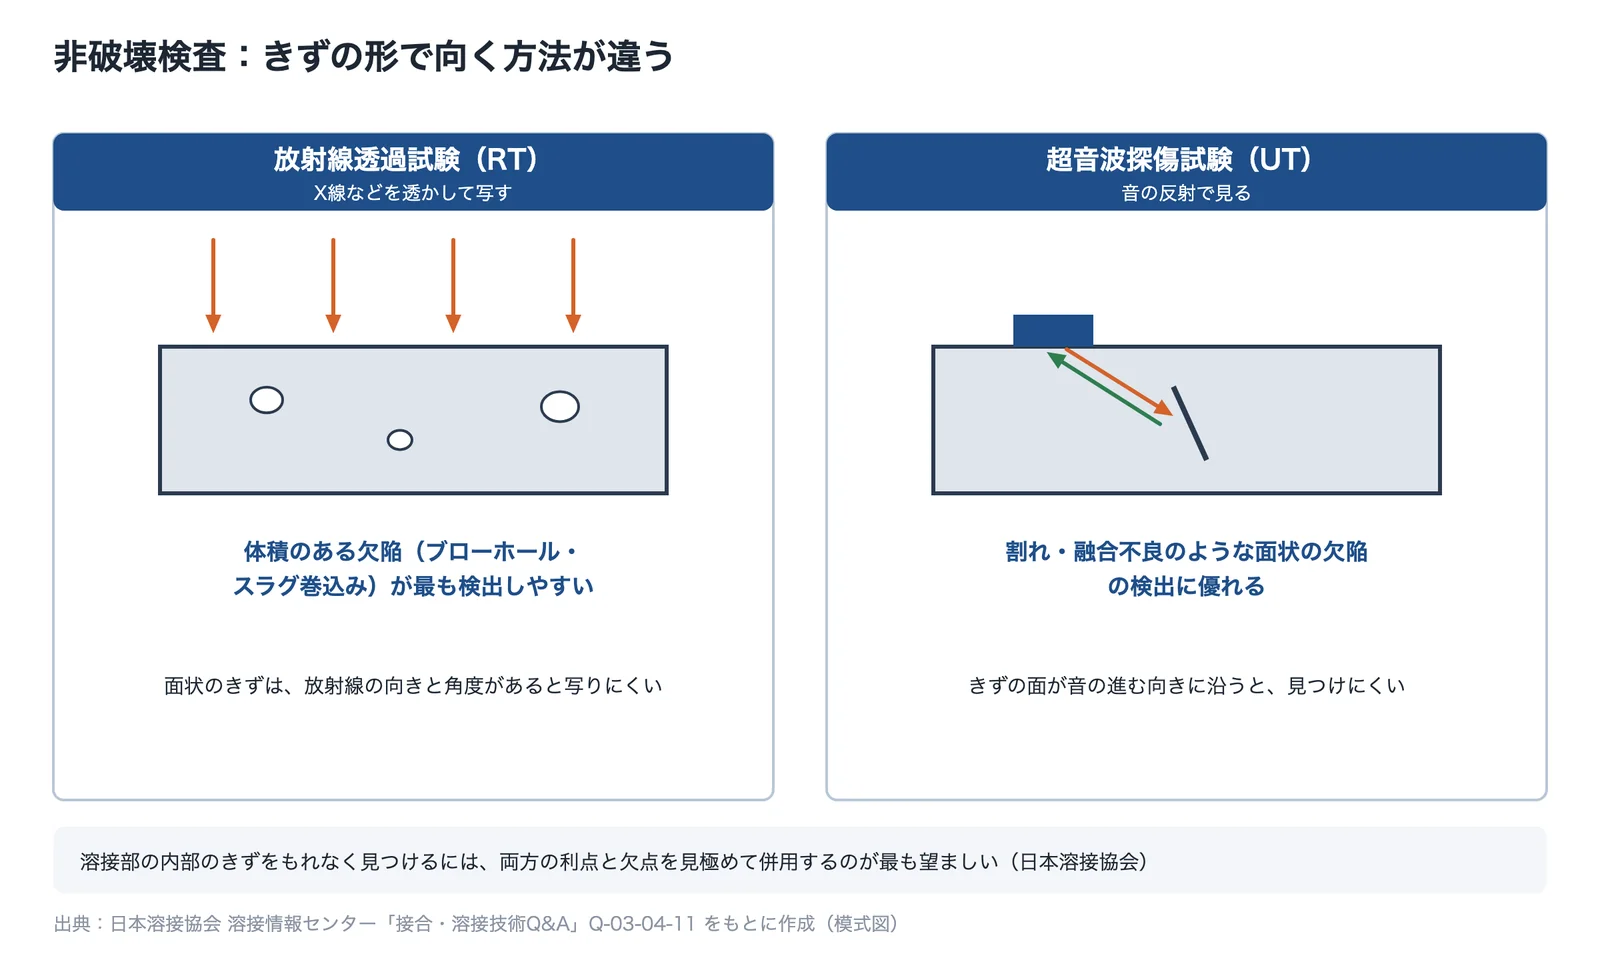
出典:日本溶接協会 溶接情報センター「接合・溶接技術Q&A」をもとに AI(Claude)で作成
出典:Q-03-04-11 放射線透過試験で検出が容易な欠陥は何ですか|日本溶接協会 溶接情報センター、Q-05-01-05 溶接欠陥にはどのような種類があり,それぞれどのようにしてできるのですか|日本溶接協会 溶接情報センター
電子部品の内部と、壊れた部品の破面
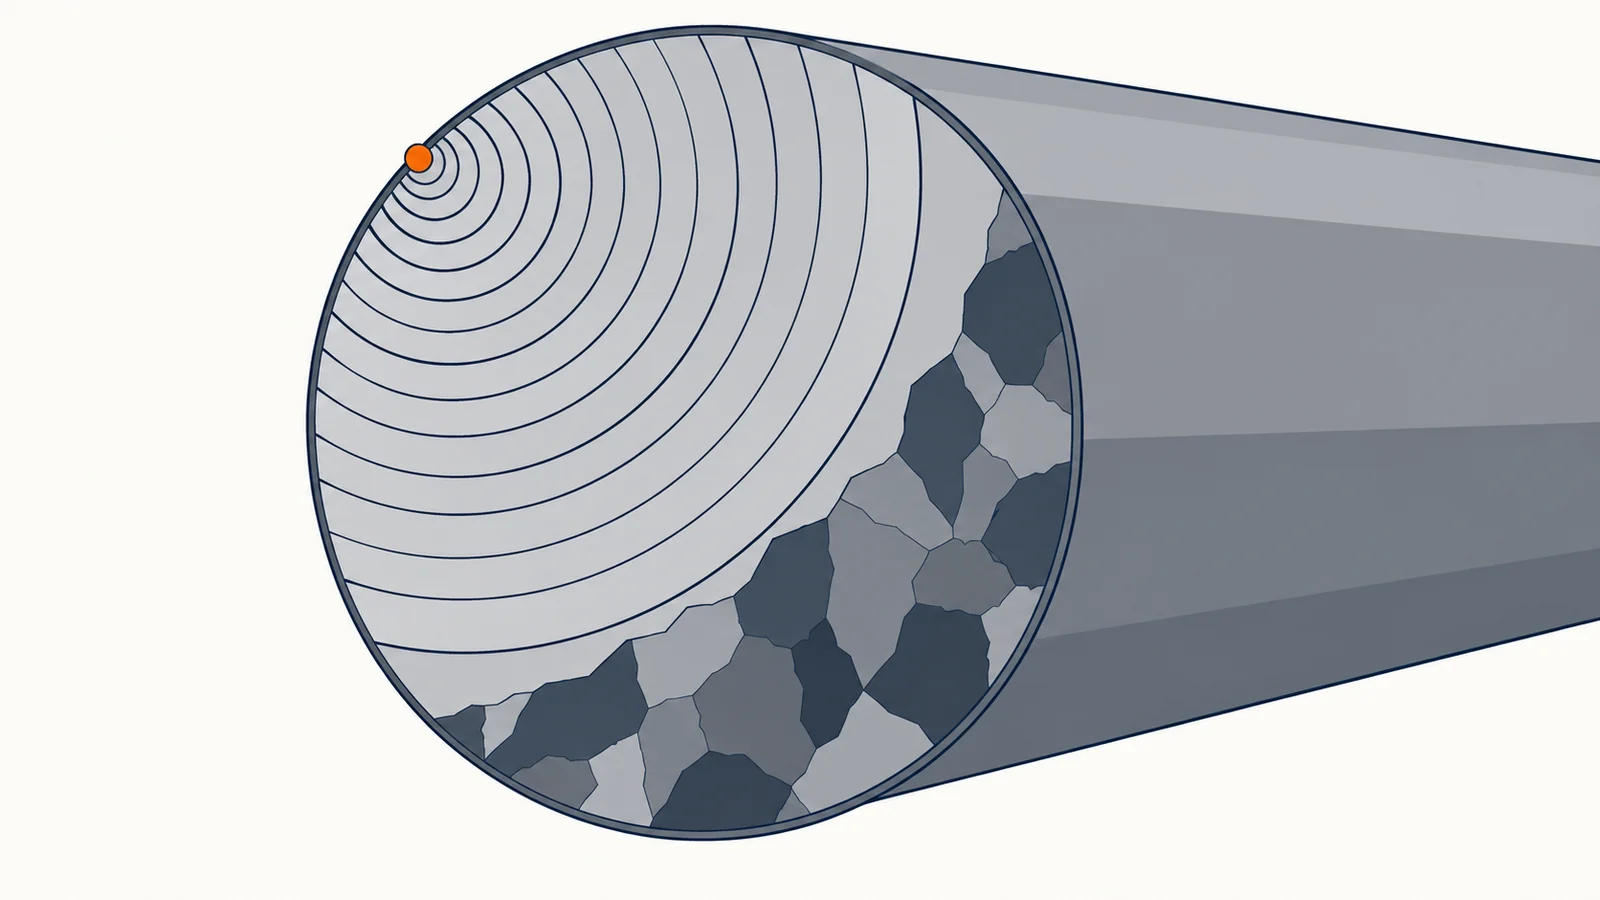
OKIエンジニアリングは、X線CT で電子部品や回路基板の内部を壊さずに3次元で見られるとし、ロックイン赤外線発熱解析や超音波探傷、電気的特性の検査などと組み合わせると、故障の要素が失われるリスクを減らせるとしています。壊れた金属部品では、破面を見ます。新潟県工業技術総合研究所の解説では、疲労で壊れた破面にはビーチマークが見え、その模様から破壊の起点や応力のかかり方を推定できるとしています。電子顕微鏡で見える細い縞(ストライエーション)の1本1本の間隔は、1回の応力で亀裂が進んだ距離を表します。
出典:マイクロフォーカスX線CT・透過X線解析|OKIエンジニアリング、技術トピックス「金属製品の破損について(疲労破壊)」(2014年)|新潟県工業技術総合研究所
溶接の欠陥は課題ページ「溶接のブローホール・割れを減らしたい」、はんだの欠陥は「はんだ付け不良(ボイド・クラック・ブリッジ)を減らしたい」、破面からの原因の調べ方は「壊れた原因を知りたい」、出たり出なかったりする不具合は「再現しない不具合の原因を突き止めたい」で解説しています。
測った値を信じる:校正と、測り方の確認
測った値を信じるには、測定器の校正も要ります。NITE の資料では、JCSS の登録事業者が校正に使う参照標準は、産業技術総合研究所などの国家計量標準の供給者や、ほかの登録事業者によって定期的に校正されています。「JCSS 標章付き校正証明書」は、校正の結果が国家計量標準へつながっている(トレーサブルである)ことの証明になるとしています。測定器が正しくても、測り方がばらつけば値は信じられません。測り方のばらつきは、上の「寸法・形状の測定」の節のゲージR&R で確かめます。
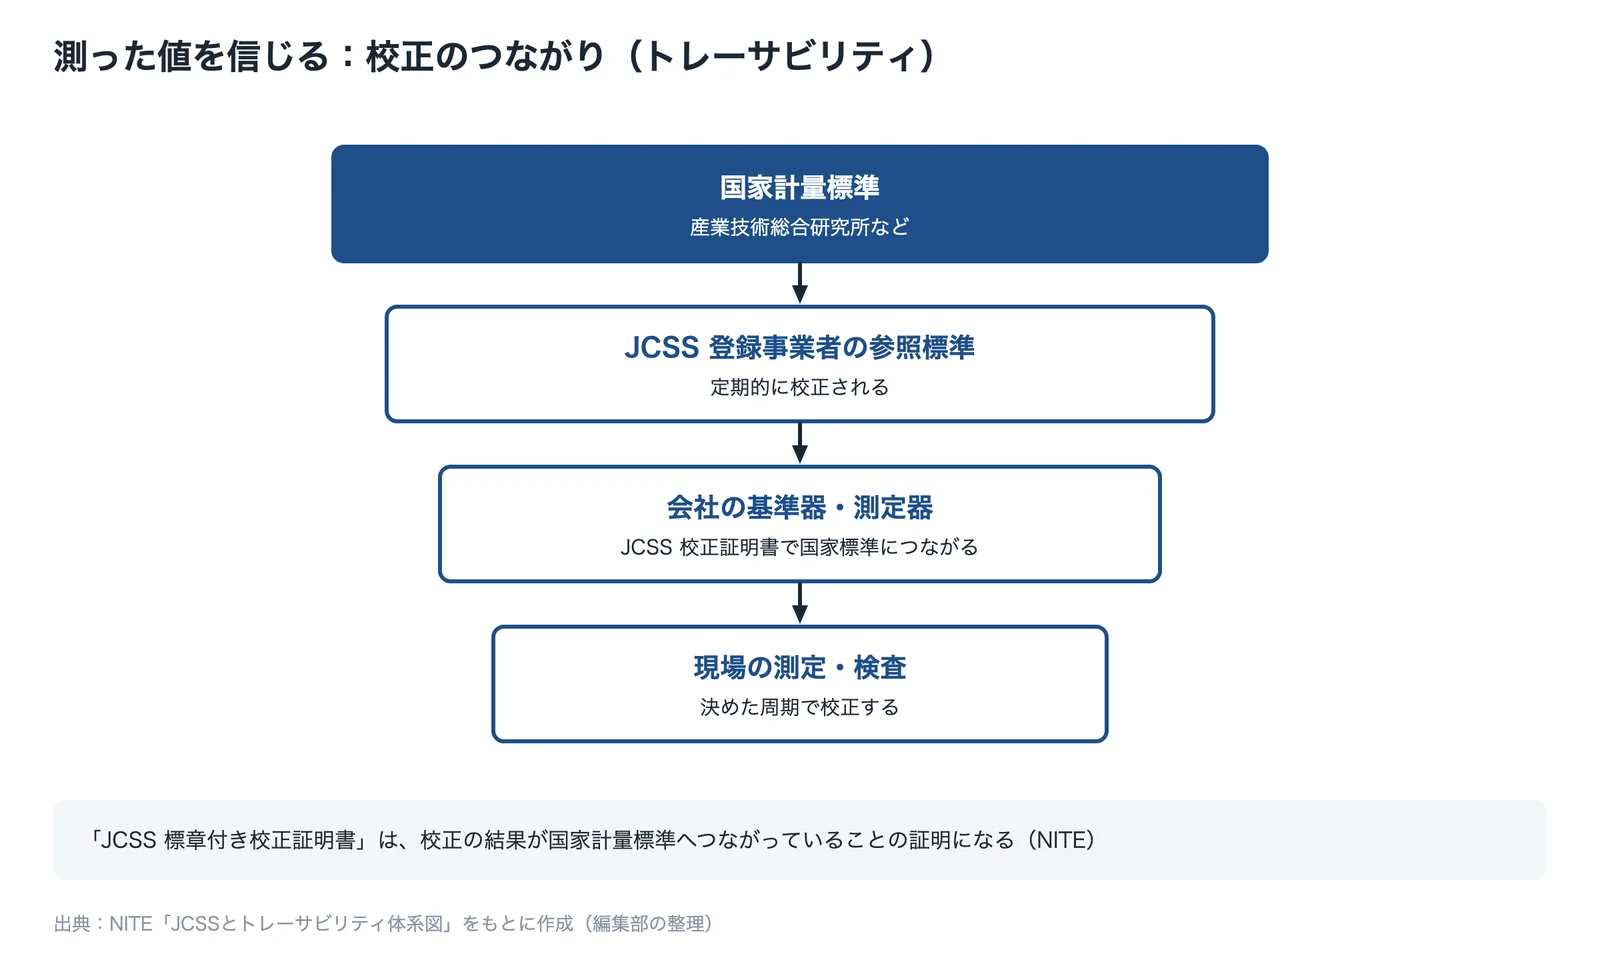
出典:NITE「JCSSとトレーサビリティ体系図」をもとに AI(Claude)で作成
出典:JCSSとトレーサビリティ体系図(PDF)|NITE、交差ゲージR&R分析の主要な結果の解釈|Minitab
壊れる前に寿命を見積もる試験は課題ページ「加速試験で寿命を見積もりたい」、作る前に性能を予測する解析は技術ページ「CAE(構造解析・熱流体解析)」で解説しています。
よく使う用語
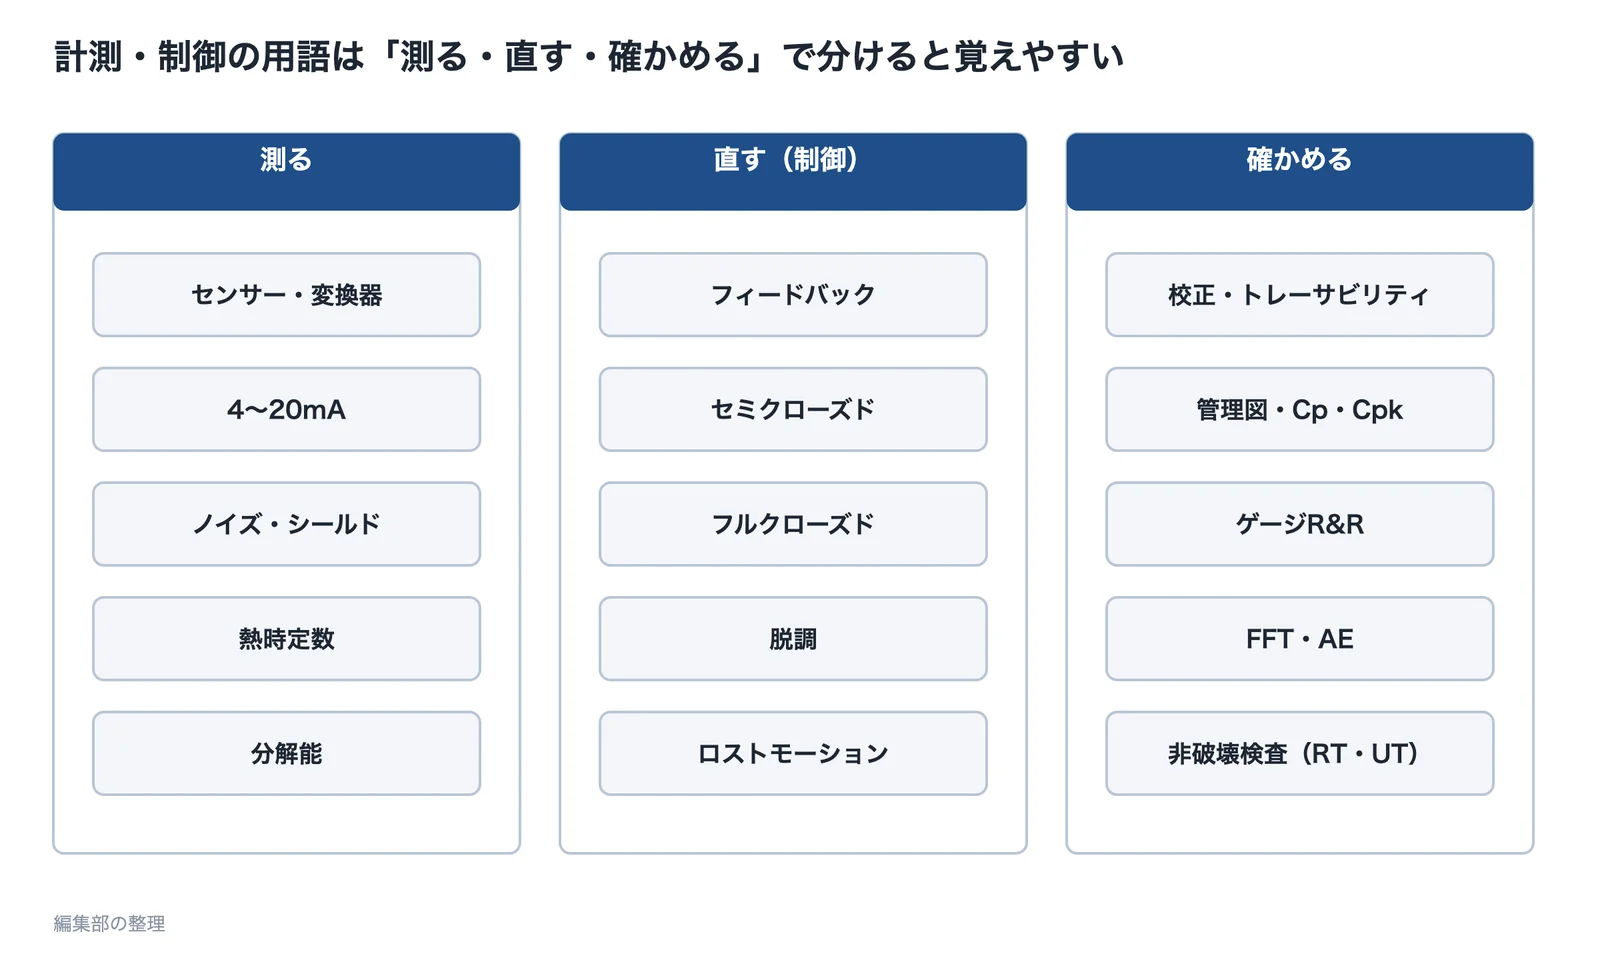
出典:この記事の内容をもとに AI(Claude)で作成
| 用語 | 意味 | 単位 |
|---|---|---|
| 4〜20mA | 量を4〜20mA の電流で表す信号。ノイズに強く、断線すると0mA になる | mA |
| 熱時定数 | 温度が変わったとき、センサーが追いつくまでの速さの目安。小さいほど応答が速い | s |
| シールド・ツイストペア | ノイズを防ぐ配線。静電誘導にはシールド、磁界にはよった線 | ― |
| フィードバック制御 | 測った値を指令と比べて、ずれを直す制御 | ― |
| セミクローズド/フルクローズド制御 | 位置をモーターの回転で測るか、機械端で直接測るか | ― |
| 脱調 | ステッピングモーターが、パルスとの同期を失うこと | ― |
| ロストモーション | 往路と復路の2方向から位置決めしたときの、止まった位置の差 | μm |
| 工程能力指数(Cp・Cpk) | 公差に対するばらつきの小ささ。Cpk は平均のかたよりも含めて見る | ― |
| ゲージR&R | 測定のばらつき(繰り返し性と再現性)が、工程のばらつきに比べてどれだけあるか | % |
| 校正・トレーサビリティ | 測定器の値を基準と比べて確かめること。国家計量標準へのつながり | ― |
| FFT | 信号を周波数ごとに分けて見る方法 | Hz |
| 非破壊検査(RT・UT) | 壊さずに中のきずを見る試験。X線などで透かす・超音波の反射で見る | ― |
用語の意味は、このページで引用した各資料をもとにした編集部の要約です。
計測・制御の課題と、解決する技術
このサイトは、課題から、それを解決する技術と企業を探せるようにしています。困りごとに近い課題を選ぶと、課題ページで原因・解決技術・その技術を持つ企業がわかります。緑のボタンは、課題ページの中でその技術を解説している節へ直接移ります。
測った値が乱れる・信じられない
位置・動きが思いどおりにならない
設備の異常を早く見つけたい
中のきず・壊れた原因を調べたい
品質と工程を安定させたい
計測・制御に関係する技術
反対に、技術から探すときの一覧です。その技術で解決できる課題を並べています。
| 技術 | 何をするか | 解決できる課題 |
|---|---|---|
| 信号の伝送とノイズ対策 | シールド・ツイストペア・4〜20mA・絶縁で、値を正しく伝える | ノイズでセンサー値が乱れるセンサーを小さく組み込みたい |
| リニアスケール・サーボ制御 | 機械端の位置を測って直し、残留振動を抑える | 寸法・位置の精度を上げたいステッピングモーターが脱調する |
| 工程能力の管理・機内計測 | ばらつきを数字でつかみ、加工中に測って補正する | 量産で寸法がばらつく量産で寸法がばらつく |
| 熱変位の補正 | 温度を測って、熱による伸びを予測して補正する | 寸法・位置の精度を上げたい量産で寸法がばらつく |
| 振動診断(FFT・AE)・AI の異常検知 | 壊れる前の変化をつかむ | 状態を検知したい機械の異音の原因を突き止めたい |
| 非破壊検査(X線・X線CT・超音波) | 壊さずに中のきずを見る | 溶接のブローホール・割れを減らしたい壊れた原因を知りたい |
| CAE(構造解析・熱流体解析) | 作る前に、たわみ・振動・温度を予測する | 切削のびびり振動を抑えたい加熱・冷却の温度むらで品質がばらつく |
計測・制御に関係する製品
ほかの分野:機構・運動(駆動と動力伝達)、電気・磁気(ノイズ・EMC)、熱(温度と熱変位)
出典・参考
- 熱電対・変換器間の導線による温度測定誤差と対策|エムジー 計装豆知識
- 4〜20mA DC 電流信号|エムジー 計装豆知識
- TN1383 PCB design guidelines for MEMS sensors|STMicroelectronics
- ばらつき|総務省統計局 なるほど統計学園
- 品質管理の基礎知識|ミツトヨ
- 脱調(用語集)|ミネベアミツミ
- フルクローズド制御(用語)|三菱電機
- 位置決め精度の検討(ボールねじ)|THK
- 熱変位制御の新機能(2006年のプレスリリース)|森精機製作所(現 DMG森精機)
- 熱電対の基礎|キーエンス 計測器ラボ
- 測温抵抗体の基礎|キーエンス 計測器ラボ
- サーミスタってなに?|芝浦電子
- 近接センサまるわかりガイド|オプテックス・エフエー
- 光電センサの検出方式と特徴|キーエンス
- ロードセル入門 第2章|エー・アンド・デイ
- 加速度計測の基本|キーエンス 計測器ラボ
- 代表的なMEMSセンサーとその応用(前編)|EE Times Japan
- サーミスタとは?|SEMITEC
- サーミスタ 技術用語|村田製作所
- ケーブルのノイズ対策(技術資料 PDF)|JMACS
- インバーターのノイズ対策|モーノポンプ 技術コラム
- アナログ信号インタフェースの必須アイテム|エムジー MGTrend
- 4-20mAとは?|キーエンス 計測器ラボ
- 品質管理分野テキスト(資料5)|高齢・障害・求職者雇用支援機構
- 工程能力分析(正規)の主要な結果の解釈|Minitab
- マシニングセンタ向けリアルタイム熱変位補正システムの開発(JTEKT ENGINEERING JOURNAL No.1015)|ジェイテクト
- 交差ゲージR&R分析の主要な結果の解釈|Minitab
- ツールセッターと工具折損検出|レニショー
- 精度規格(電動アクチュエータ)|THK
- 位置決め精度(技術レポート)|日本精工
- MELSERVO-J4 の基本性能|三菱電機
- 振動診断基礎講座 第2回|旭化成エンジニアリング
- FFT解析による軸受不良個所の特定|鉄原実業
- AE診断法とその特徴,今後の展望|ジュンツウネット21
- 正常データだけを学習する異常検知|システムインテグレータ
- 閾値の決め方|TOMOMI RESEARCH
- Q-03-04-11 放射線透過試験で検出が容易な欠陥は何ですか|日本溶接協会 溶接情報センター
- Q-05-01-05 溶接欠陥にはどのような種類があり,それぞれどのようにしてできるのですか|日本溶接協会 溶接情報センター
- マイクロフォーカスX線CT・透過X線解析|OKIエンジニアリング
- 技術トピックス「金属製品の破損について(疲労破壊)」(2014年)|新潟県工業技術総合研究所
- JCSSとトレーサビリティ体系図(PDF)|NITE
情報の確認日:2026年10月2日 本ページの内容は一般的な説明で、実際の結果は測定器・取り付け・使う環境・機械の条件により異なります。図とテーマのイラストはAI(Claude)で作成した概念図、冒頭の画像はAI(ChatGPT)で生成したイメージ画像です。