
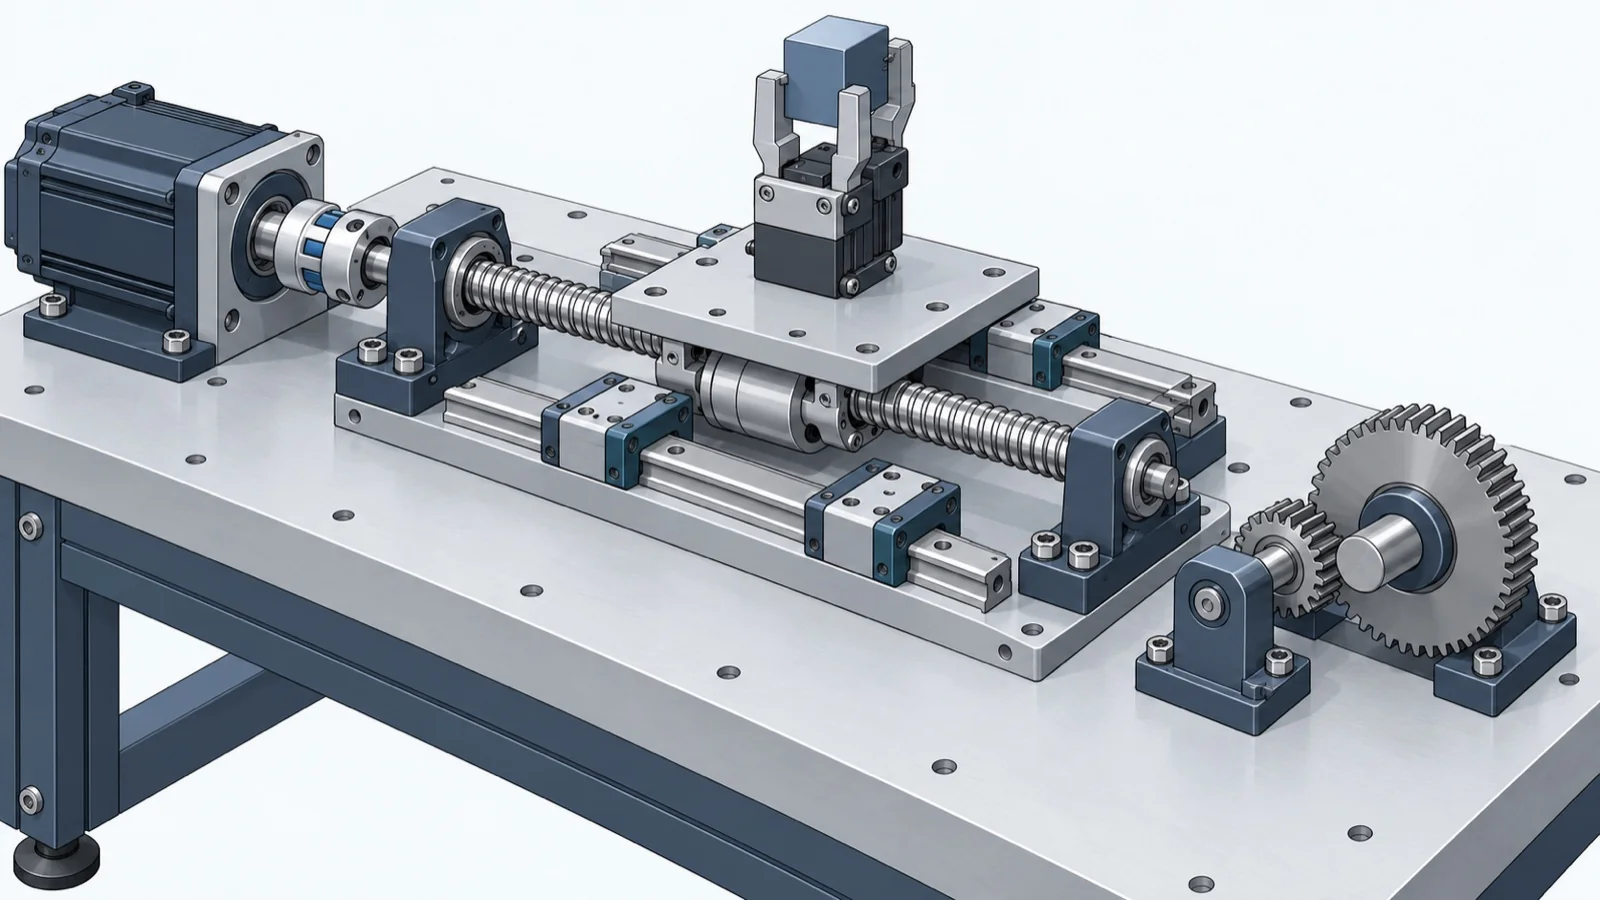
機構・運動の課題から探す
| 困りごと | 課題 |
|---|---|
| 位置がずれる・すき間がある・精度が出ない | 減速機のバックラッシを減らしたい寸法・位置の精度を上げたいボールねじの寿命・剛性を見極めたいステッピングモーターが脱調する |
| うるさい・すり減る・すぐ壊れる | 歯車の騒音を下げたい摩擦損失を減らしたい軸受の寿命を延ばしたい |
| 駆動を替えたい・小さく・効率よくしたい | エアシリンダーを電動に置き換えたい小型のまま出力を上げたいモーターの損失を減らしたいレアアースを使わずに作りたい |
| 物をつかむ・持つ | 柔らかいものをつかみたい |
| 組み立て・締結・ばらし方を見直したい | 部品点数を減らしたい分解・リサイクルしやすくしたい工程を減らせる設計にしたい不良の再発を防ぎたい加工しやすい形状にしたい |
課題ごとの解決技術は、下の「機構・運動の課題と、解決する技術」にまとめています。
狙った位置に止まらない、動かすとうるさい、すぐにすり減る、モーターが大きくなりすぎる。機械の困りごとには、モーターなどの力を、歯車・ねじ・ガイドを通して動かしたいものに伝える「機構」のどこかで起きているものが少なくありません(編集部の解説)。
このページは、機構と動きの問題に向き合う技術者のための入口です。減速比とトルク、すき間(バックラッシ)、剛性といった基本を押さえたうえで、動力を伝える・駆動する・支えて案内する・締結と組立・つかむの5つのテーマごとに、しくみと注意点をまとめました。最後に、機構・運動に関係する課題・技術・製品のページへつないでいます。
この分野で扱うテーマ
 動力を伝える(歯車・ねじ)回転の速さと力を変え、直線の動きにする
 駆動(モーター・アクチュエーター)モーターとエアシリンダーの選び方
 支える・案内する(軸受・直動)摩擦を減らし、狙った向きだけに動かす
 締結・組立ねじで締める力と、ゆるみ
 つかむ・持つ(把持)はさむ・吸う・形に倣う
イラストはAI(Claude)で作成したイメージです。
基本の考え方
機構の役目は、動きの向き・速さ・力を、使いたい形に変えることです。モーターの速い回転を、歯車でゆっくりで強い回転にする。回転を、ねじで直線の動きにする。カムやリンクで、決まった動きをさせる。東京理科大学の講義資料も、リンク機構を「機械に決められた動きをさせる仕組み」とし、駆動源の動きの形を機械的に変えるものとしています。どの機構を選ぶかで、速さ・力・精度・寿命が大きく変わります(編集部の解説)。
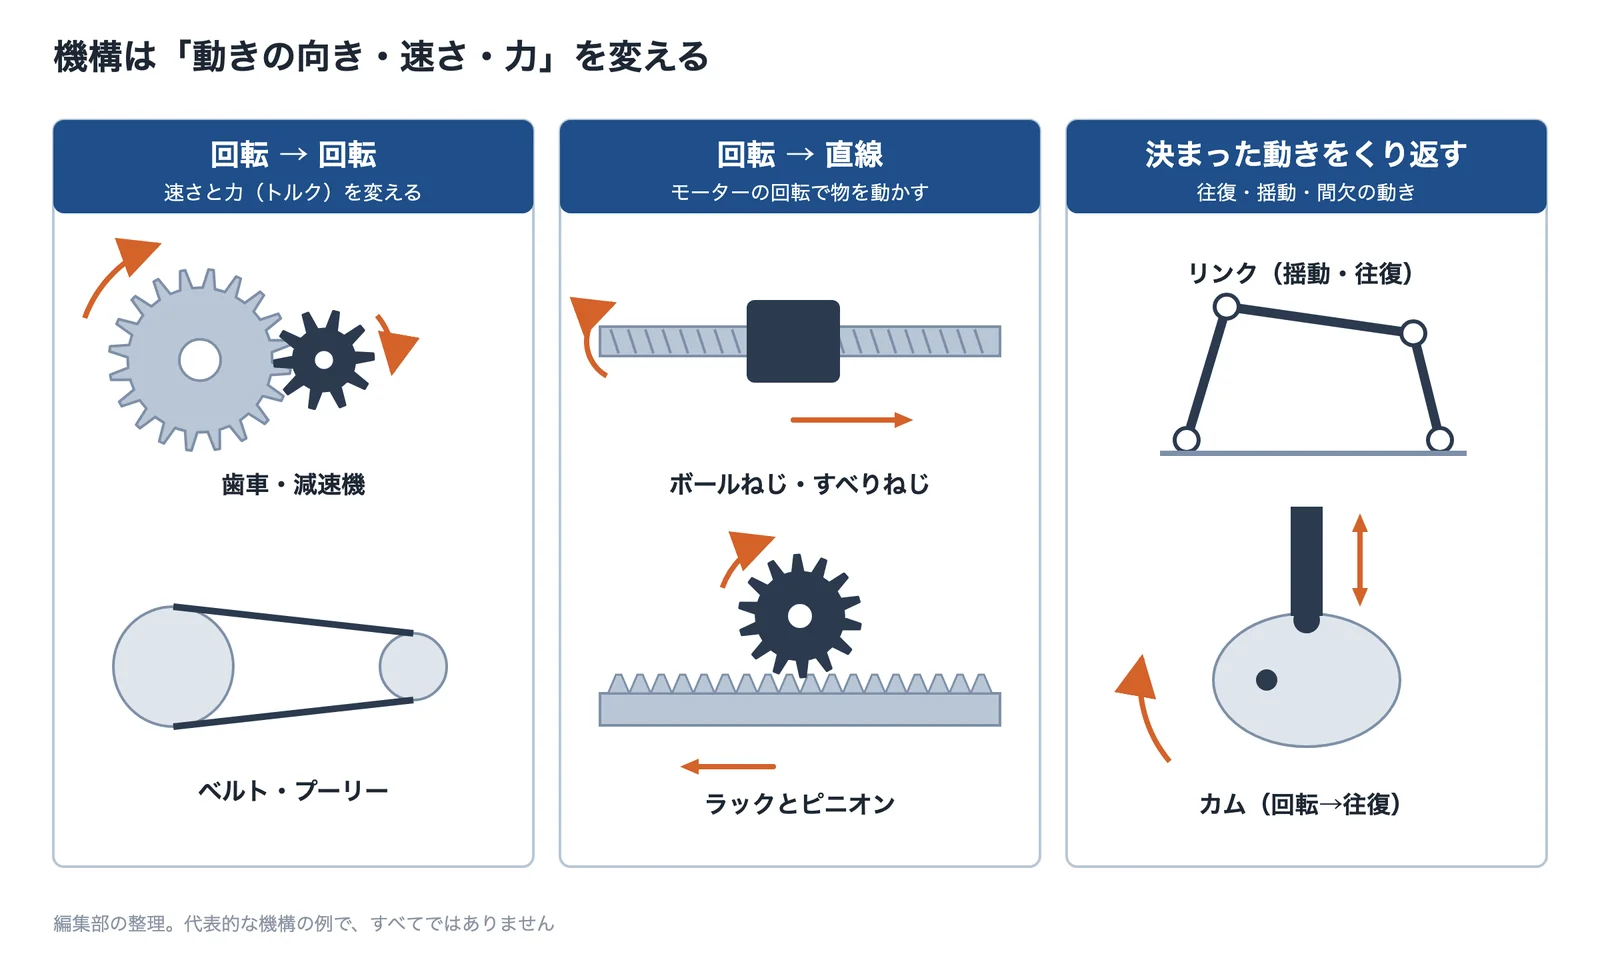
出典:この記事の内容をもとに AI(Claude)で作成
減速すると、回転は遅く、力(トルク)は大きくなる
モーターの回転を減速機(ギヤヘッド)で減らすと、出力軸の回転数は「モーターの回転数÷減速比」になり、出力軸のトルクは「モーターのトルク×減速比×伝達効率」になります。たとえばオリエンタルモーターの資料の例では、0.2N·m のモーターに減速比50・伝達効率0.86 のギヤヘッドを付けると、出力軸のトルクは8.6N·m です。もうひとつ大事なのが、動かすものの重さ・大きさによる回りにくさ(慣性モーメント)です。三菱電機の技術資料の換算式では、負荷の慣性モーメントは、モーターの軸から見ると減速比の2乗分の1になります(減速比10なら1/100)。減速機は、力を増やすだけでなく、重いものを速く止めたり動かしたりするときのモーターの負担を減らします。
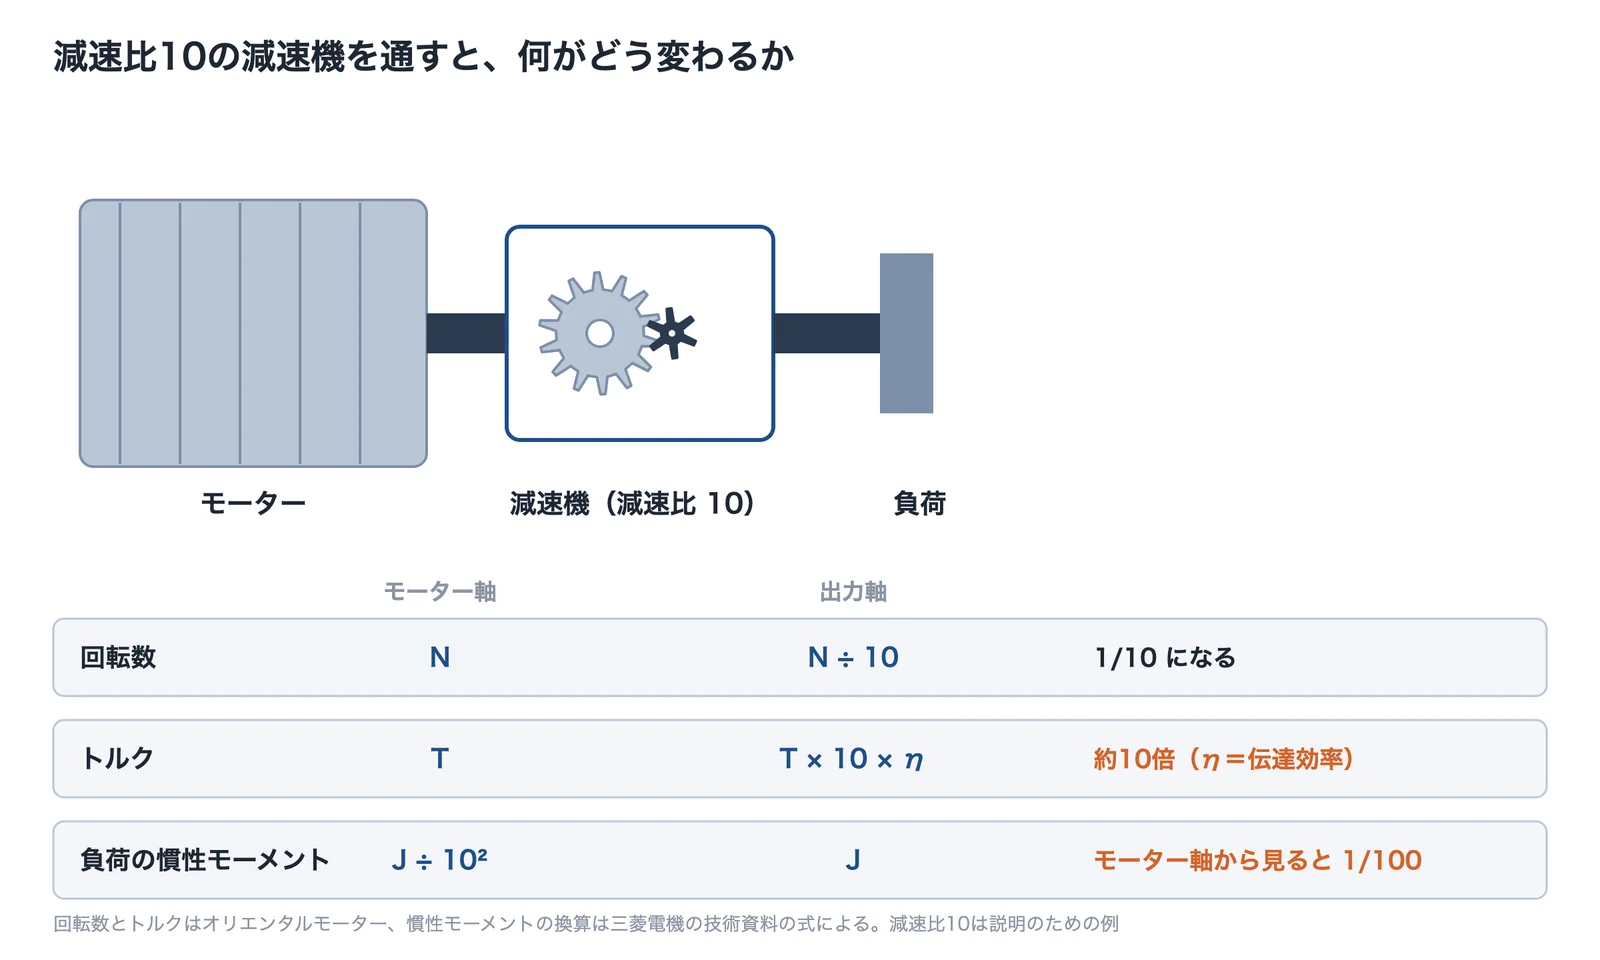
出典:オリエンタルモーター・三菱電機の技術資料の式をもとに AI(Claude)で作成
出典:ACモーターの基礎(技術セミナーテキスト)|オリエンタルモーター、ギヤードモータ 技術資料(負荷慣性モーメント)|三菱電機、設計工学 第11章 リンク・カム(講義資料)|東京理科大学
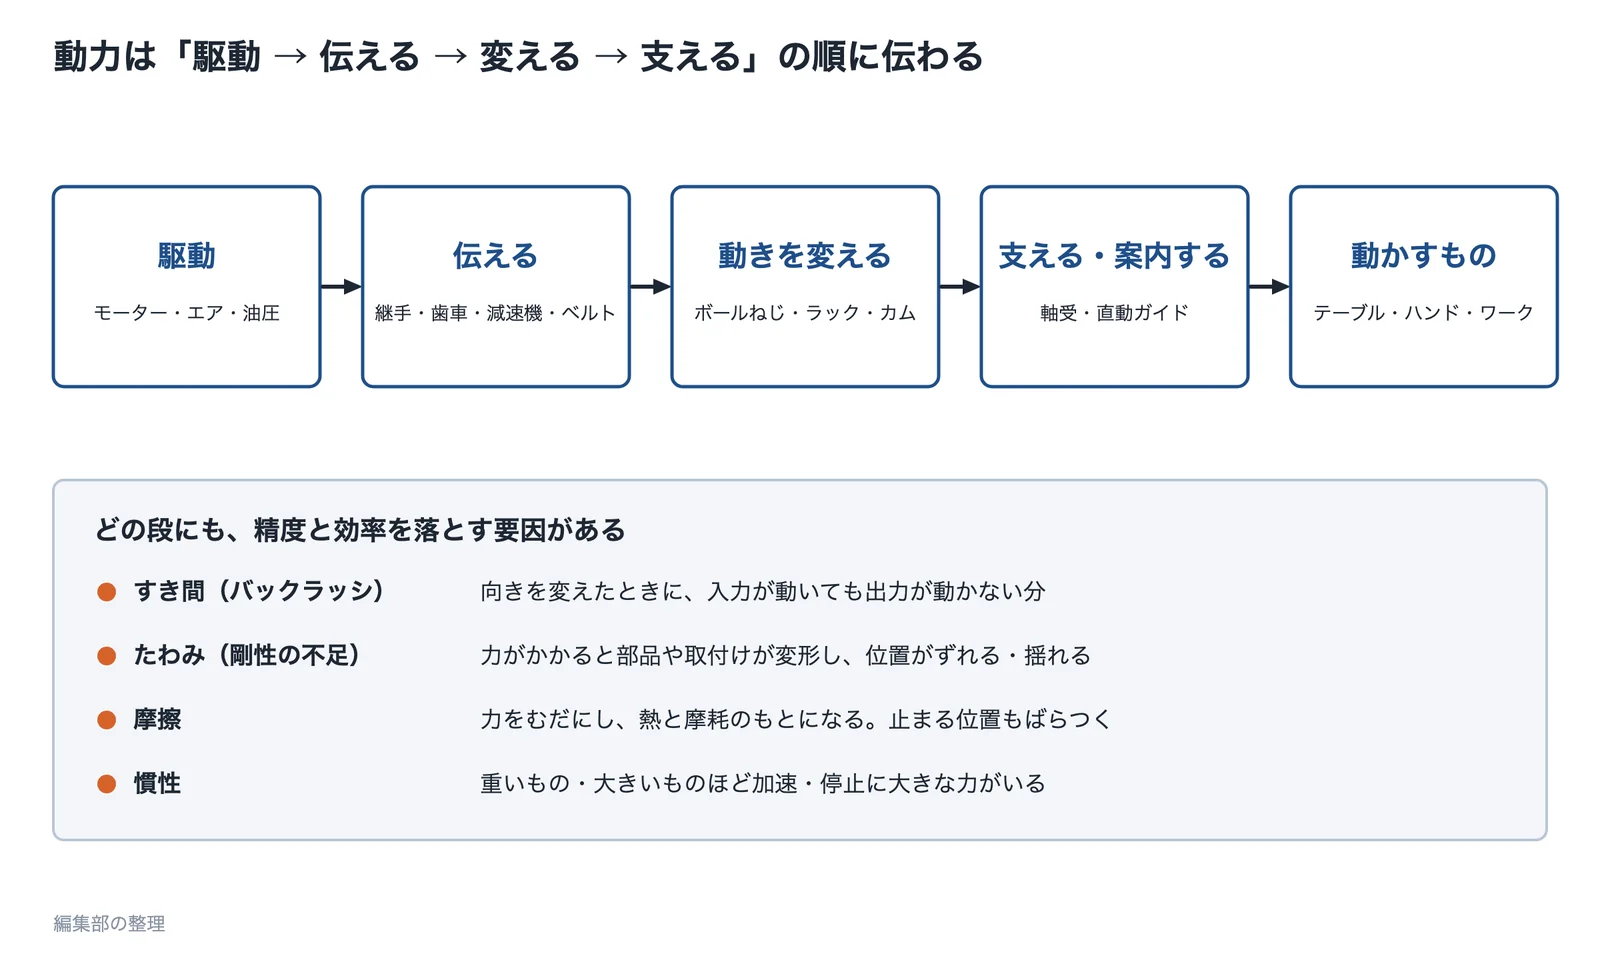
動力が伝わる道筋のどこにも、すき間・たわみ・摩擦がある
モーターから動かすものまでの間には、継手・歯車・ねじ・軸受・ガイドがつながっています。どの段にも、すき間(バックラッシ)、力による変形(剛性の不足)、摩擦があるため、位置の精度や効率は、いちばん弱い段で決まりやすくなります。精度が出ないときは、まず道筋を書き出して、どの段でずれているかを切り分けます(編集部の解説)。
出典:この記事の内容をもとに AI(Claude)で作成
機構の設計の進め方
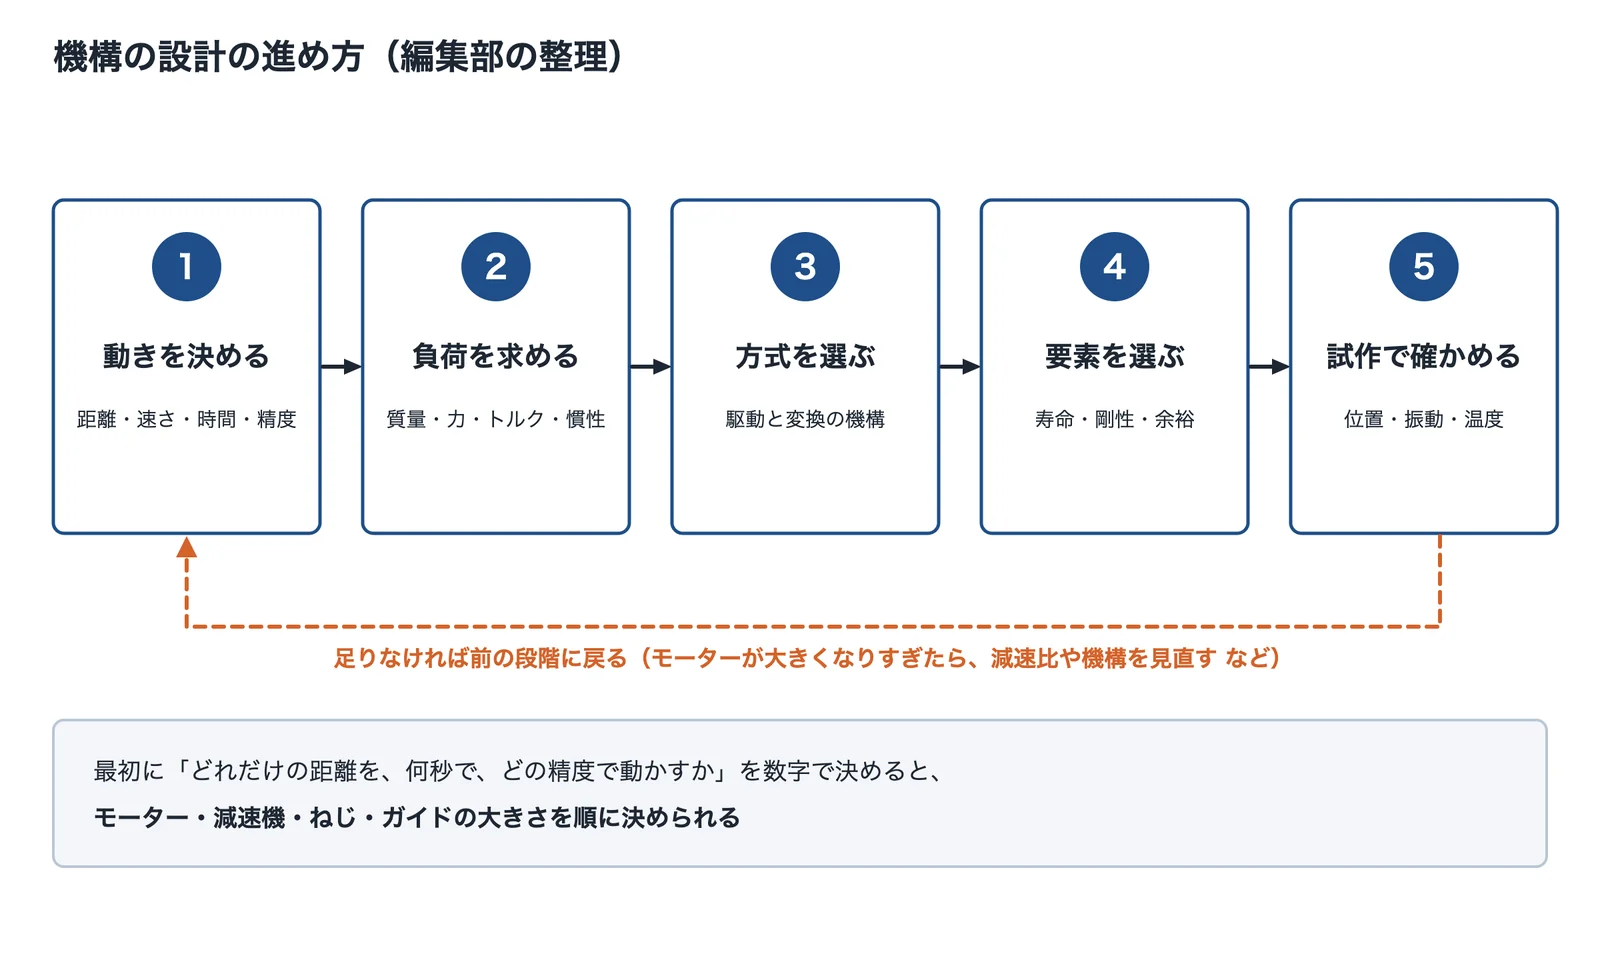
機構の設計は、動きを数字で決め、そこから負荷を求めてから、方式と部品を選ぶと、筋道立てて進められます(編集部の整理)。
出典:この記事の内容をもとに AI(Claude)で作成
- 動きを決める:動かす距離(ストローク)、かけてよい時間、止める位置の精度、1日に動かす回数を数字で書き出します。
- 負荷を求める:動かすものの質量、押す・持ち上げる力、摩擦、加速に要る力(慣性)を求めます。
- 方式を選ぶ:モーターかエアか、ボールねじ・ベルト・ラックのどれで直線にするかを決めます(後の「動力を伝える」「駆動」の節)。
- 要素を選ぶ:モーター・減速機・ねじ・軸受・ガイドを、寿命・剛性・余裕で選びます。
- 試作で確かめる:位置の精度、振動、温度の上がり方を測ります(後の「測る・確かめる」の節)。
計算例:ボールねじでテーブルを押すのに要るトルク
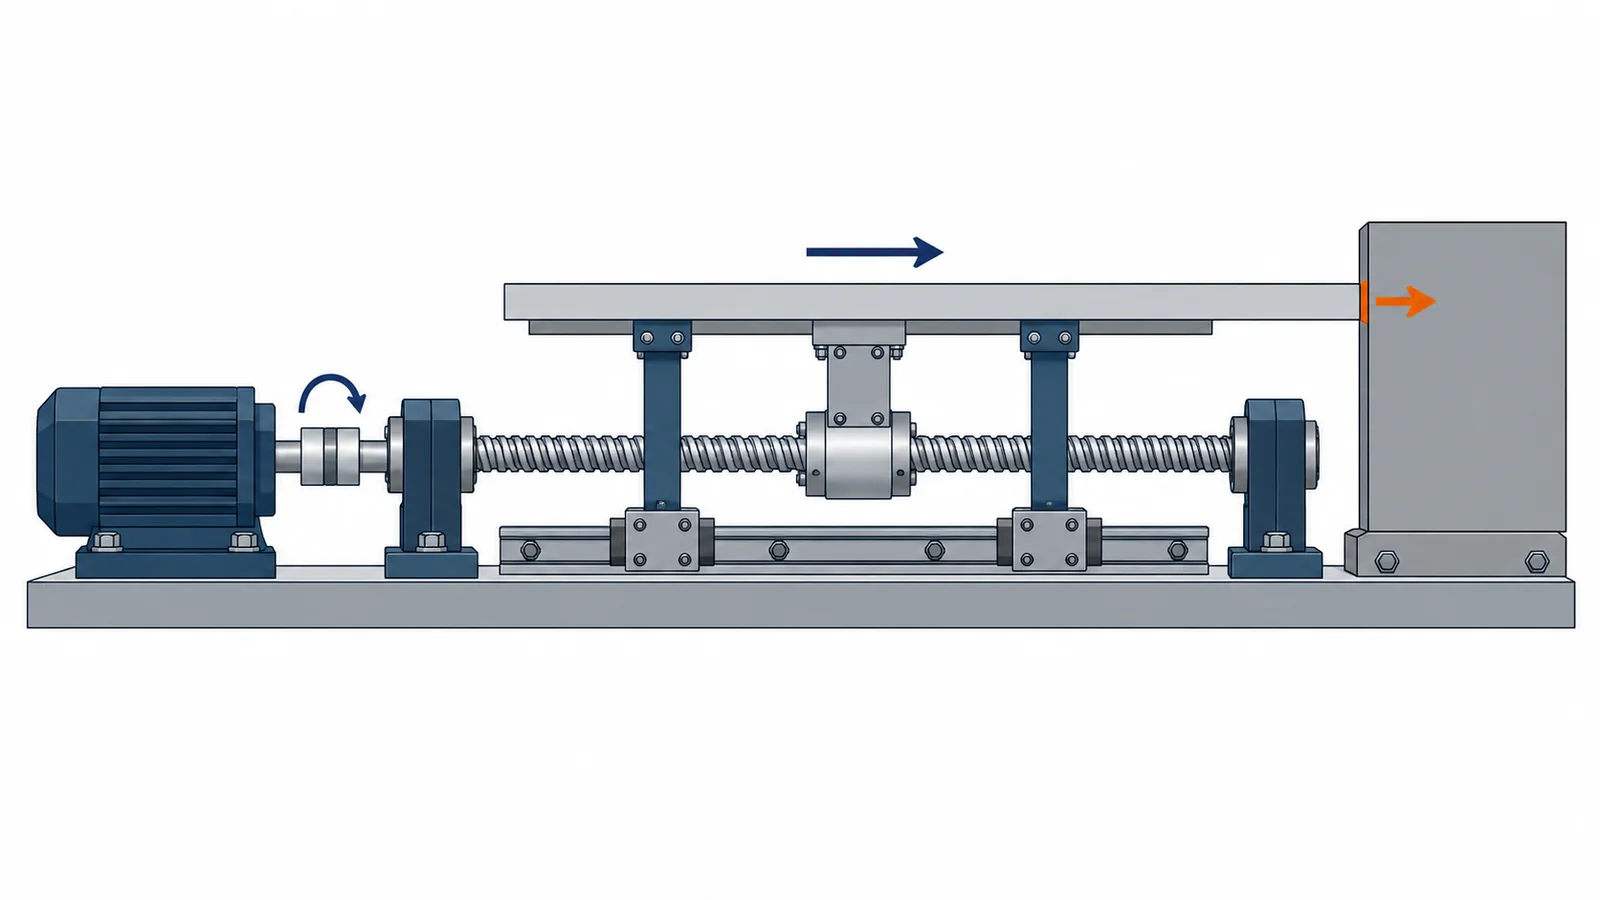
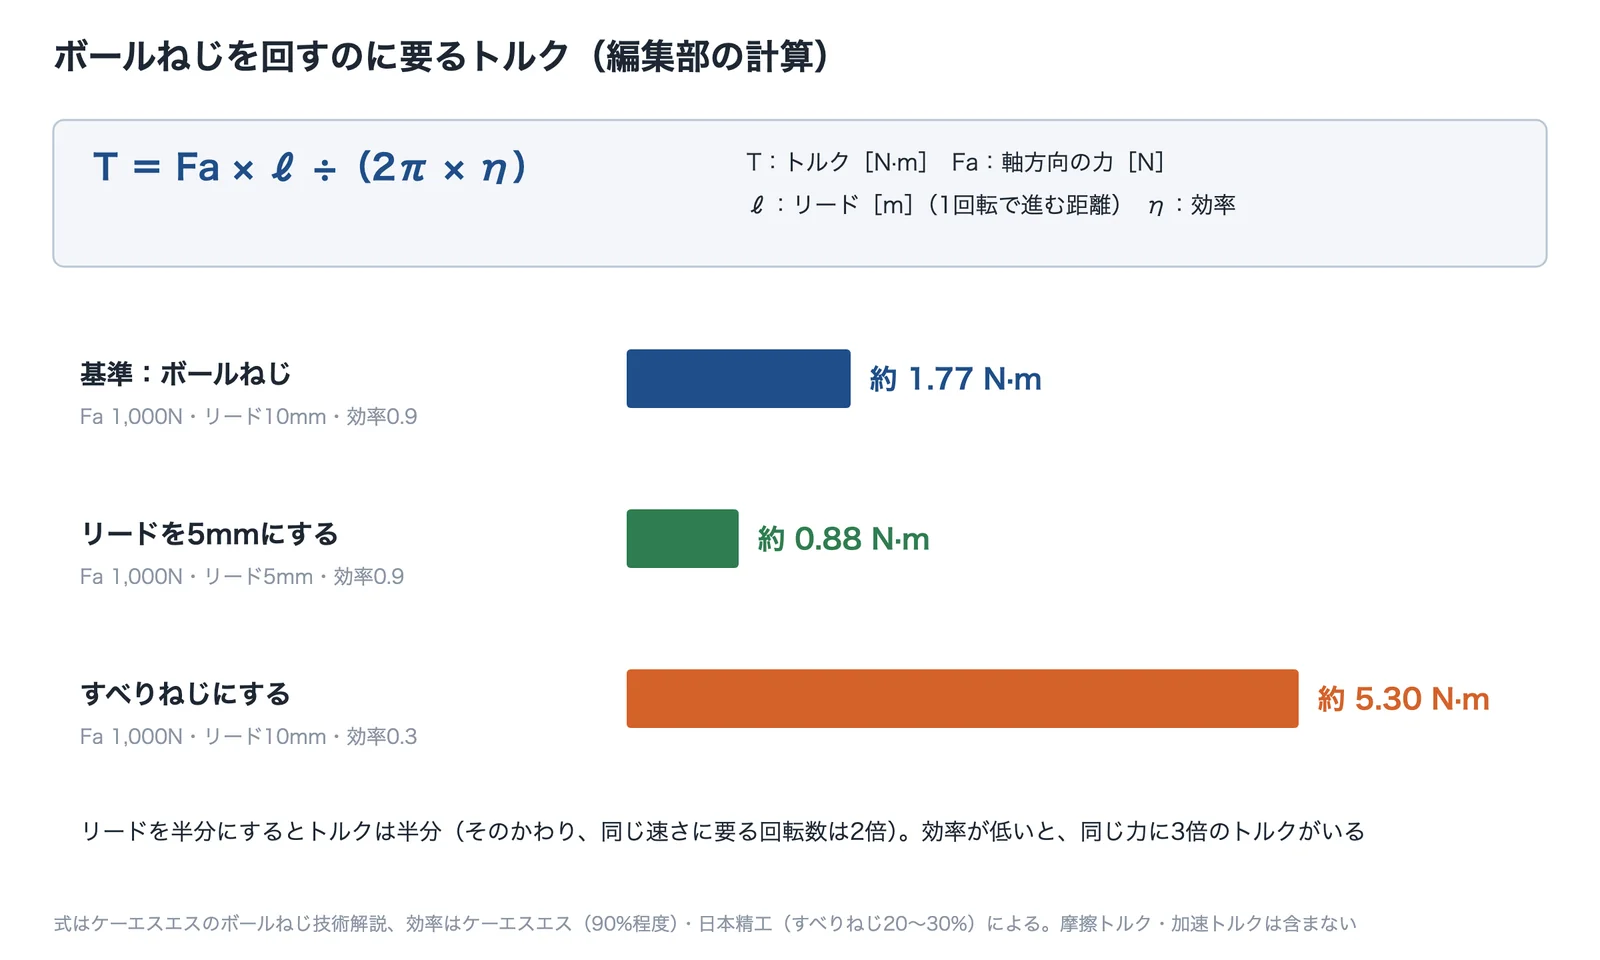
ボールねじでテーブルを押すときに要るトルクは「軸方向の力×リード÷(2π×効率)」で求められます(ケーエスエスの技術解説の式)。リードは、ねじが1回転したときに進む距離です。軸方向の力1,000N、リード10mm、効率0.9 で計算すると約1.77N·m です。リードを5mmにするとトルクは半分になりますが、同じ速さで動かすには2倍の回転数が要ります。計算の効率には、ケーエスエスが一般的な値とする90%程度(0.9)を使いました。ねじの効率も効き、日本精工は、ボールねじの効率を正作動で通常95%前後、すべりねじを20〜30%としています。効率0.3 のすべりねじなら約5.3N·m と、ボールねじの約3倍です。(編集部の計算。摩擦トルクや、加速に要るトルクは含みません。実際のモーター選定では、これらに余裕を加えます)
出典:ケーエスエス・日本精工の技術資料の式と値をもとに AI(Claude)で作成
出典:ボールねじ技術解説|ケーエスエス、ボールねじの摩擦(精機製品・技術レポート)|日本精工
動力を伝える(歯車・ねじ・ベルト)
回転を直線の動きにする機構には、ボールねじ、すべりねじ(台形ねじなど)、ベルト、ラックとピニオンなどがあります。ステッピングモーターなども、ボールねじやベルト駆動などと組み合わせて、直線運動に変換して使われています(オリエンタルモーター)。ボールねじは一般的に90%程度の高い機械効率をもち、従来の送りねじと比べて所要トルクは1/3以下になります(ケーエスエス)。
| 回転を直線にする機構 | 特長 | 注意点 |
|---|---|---|
| ボールねじ | 効率が高い(正作動で通常95%前後)。予圧ですき間をなくせる(編集部の解説) | 長いと回転数・座屈に制限がある。ごみ・切り粉を防ぐ(編集部の解説。課題ページ「ボールねじの寿命・剛性を見極めたい」参照) |
| すべりねじ(台形ねじなど) | 構造が簡単(編集部の解説) | 効率が20〜30%と低い。すべり面が摩耗する(編集部の解説) |
| ベルト(タイミングベルト) | 軽く、長い距離を速く動かしやすい(編集部の解説) | ベルトが伸びるぶん、たわみやすい(編集部の解説) |
| ラックとピニオン | ラックをつないで長い距離にできる(編集部の解説) | 歯車なのでバックラッシがある |
表は、各社の技術資料をもとにした編集部の整理です。
出典:ステッピングモーターの基礎から使い方まで(技術セミナーテキスト)|オリエンタルモーター、ボールねじ技術解説|ケーエスエス、ボールねじの摩擦(精機製品・技術レポート)|日本精工
向きを変えたときの「ずれ」:バックラッシ
バックラッシとは、一対の歯車をかみ合わせたときの歯面間の遊びのことです。歯車がスムーズに無理なく回転するにはバックラッシが必要です(KHK)。一方で、回す向きを変えると、そのすき間を詰めるあいだは出力が動かないため、位置決めの精度に影響します。そのため、すき間の小ささを特長にした減速機もあります。ハーモニック・ドライブ・システムズは、ハーモニックドライブのバックラッシ(ロストモーション)が非常に小さいことを、制御機構の分野で欠かせない特長としています。ボールねじでは、予圧を与えてすき間をなくします(課題ページ「ボールねじの寿命・剛性を見極めたい」)。
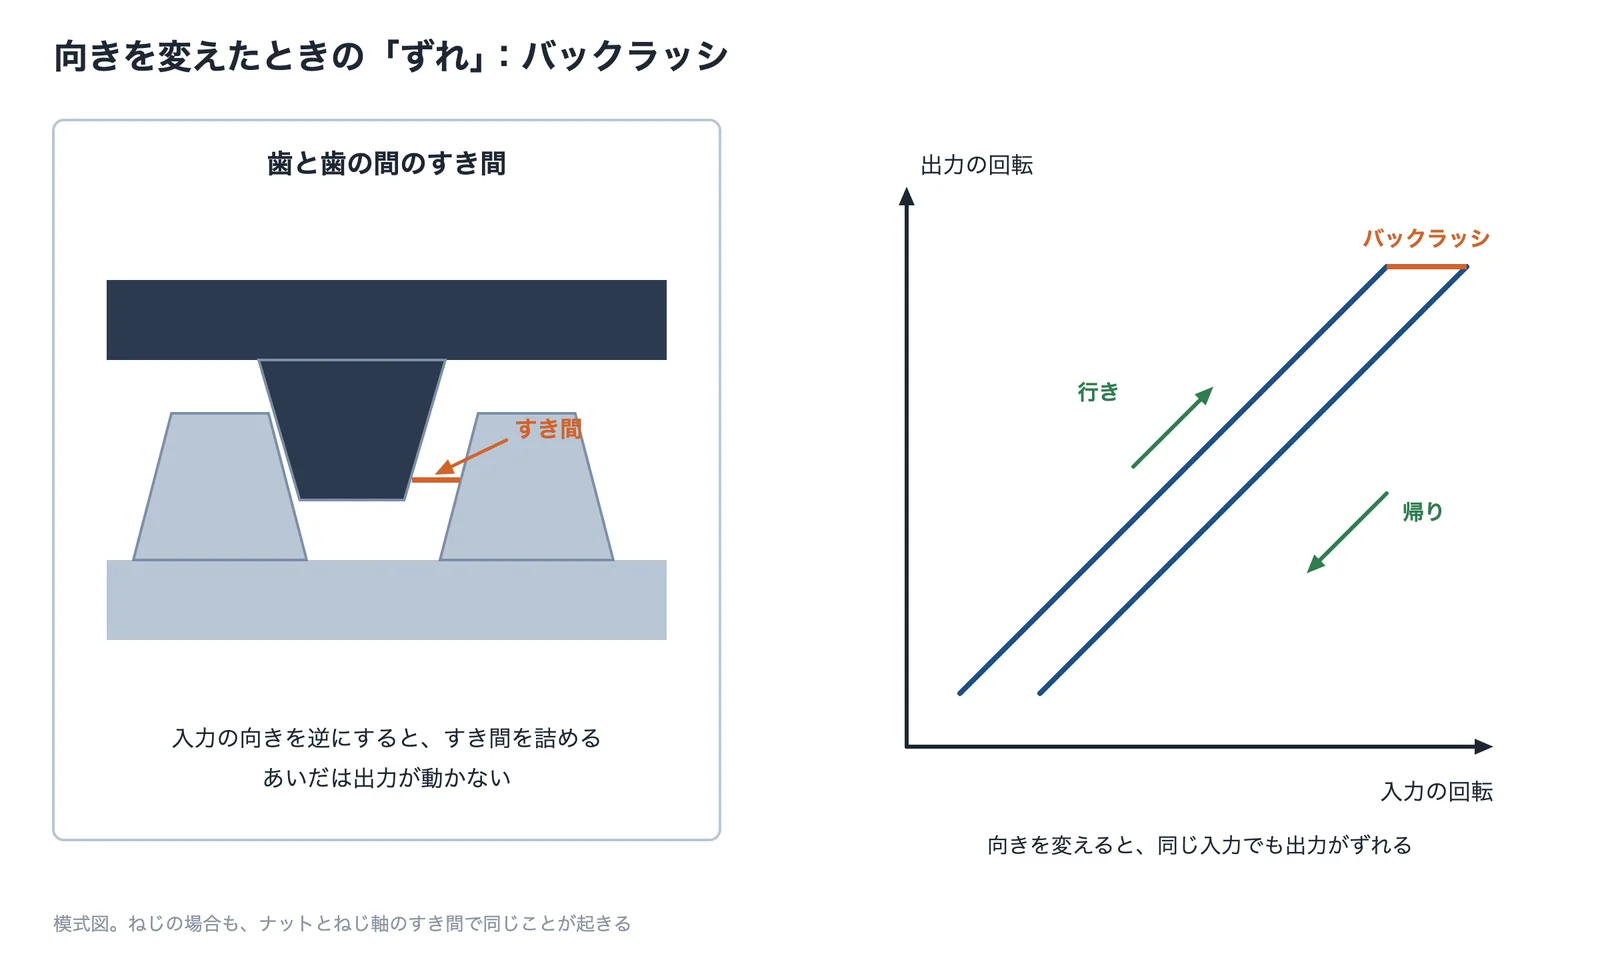
出典:この記事の内容をもとに AI(Claude)で作成
出典:歯車のバックラッシ|KHK(小原歯車工業)、ハーモニックドライブを知る|ハーモニック・ドライブ・システムズ
バックラッシを減らす方法は課題ページ「減速機のバックラッシを減らしたい」、歯車の音は「歯車の騒音を下げたい」、ボールねじの寿命と剛性は「ボールねじの寿命・剛性を見極めたい」で解説しています。製品のページ「減速機・歯車」もあわせてご覧ください。
駆動(モーター・アクチュエーター)
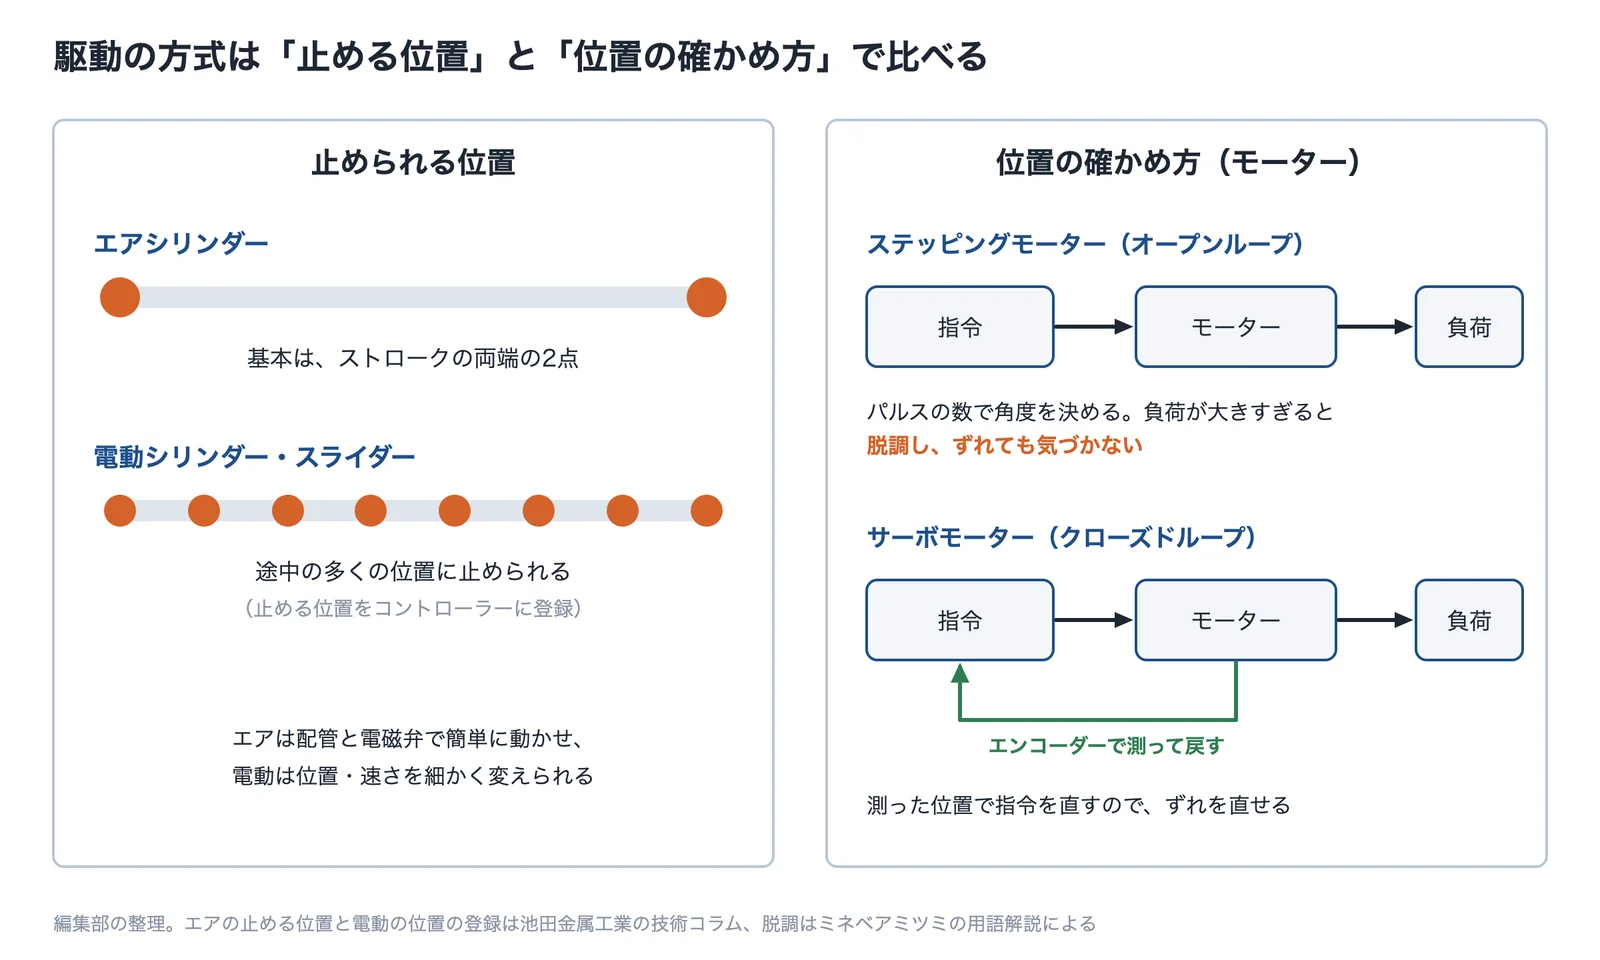
機構を動かす力のもとは、電気のモーター、圧縮空気のエアシリンダー、油圧などです。どこに止めたいか、どれだけの力で、どれだけ速く動かすかで選び方が変わります。
出典:池田金属工業・ミネベアミツミの解説と編集部の整理をもとに AI(Claude)で作成
| 方式 | 向いている使い方 | 注意点 |
|---|---|---|
| エアシリンダー | 押す・引くの2点の位置決め。電気制御の専任者がいなくても簡単な半自動機を作れる | 一般的なものは、押し側と引き側の動作端の2点でしか位置決めできない |
| 電動シリンダー・スライダー | 途中の多くの位置に止める。シリーズによってはコントローラー1つで数百点を登録できる | 電源・コントローラー・設定が要る(編集部の解説) |
| ステッピングモーター | パルスの数で回転角を決める。センサーなしで位置決めできる(編集部の解説) | 過負荷や急な加速・減速で、パルスに追従できなくなる(脱調) |
| サーボモーター | エンコーダーで位置を測って制御する。ずれを直せる(編集部の解説) | 調整(ゲイン)がいる(編集部の解説) |
出典:技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業、脱調(用語集)|ミネベアミツミ
モーターの種類と選び方は製品のページ「モーター」、エアからの置き換えは課題ページ「エアシリンダーを電動に置き換えたい」、ステッピングモーターの脱調は「ステッピングモーターが脱調する」で解説しています。
支える・案内する(軸受・直動ガイド)
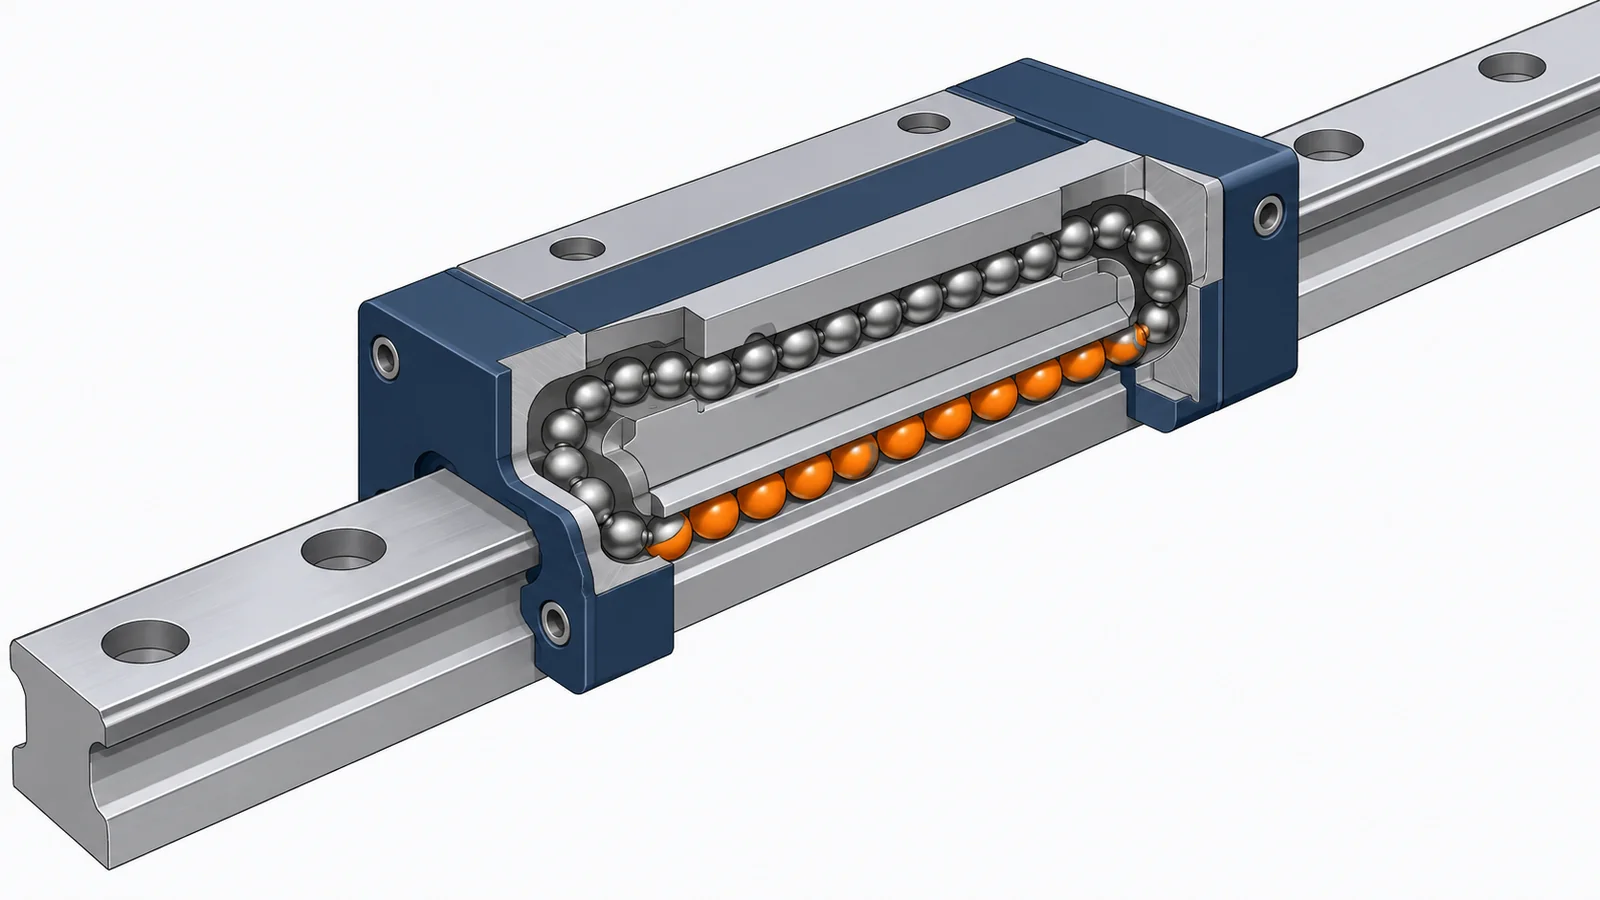
動くものを狙った向きだけに動かし、ほかの向きの力を受けるのが、軸受(回転)と直動ガイド(直線)です。直線の案内には、面どうしがすべる「すべり案内」と、ボールなどが転がる「転がり案内」があります。THK は、転がりの直動ガイド(LM ガイド)の摩擦抵抗はすべり案内の1/20〜1/40で、摩擦係数は0.002〜0.003(機種による)としています。日本精工は、転がり案内は動き出しの摩擦と動いている間の摩擦の差が小さいので、小刻みに止まって動く現象(スティックスリップ)が起きにくく、摩耗もすべり案内面の1/100程度と小さいとしています。予圧を与えて遊びをなくし、長い間高い精度を保てることも特長です。
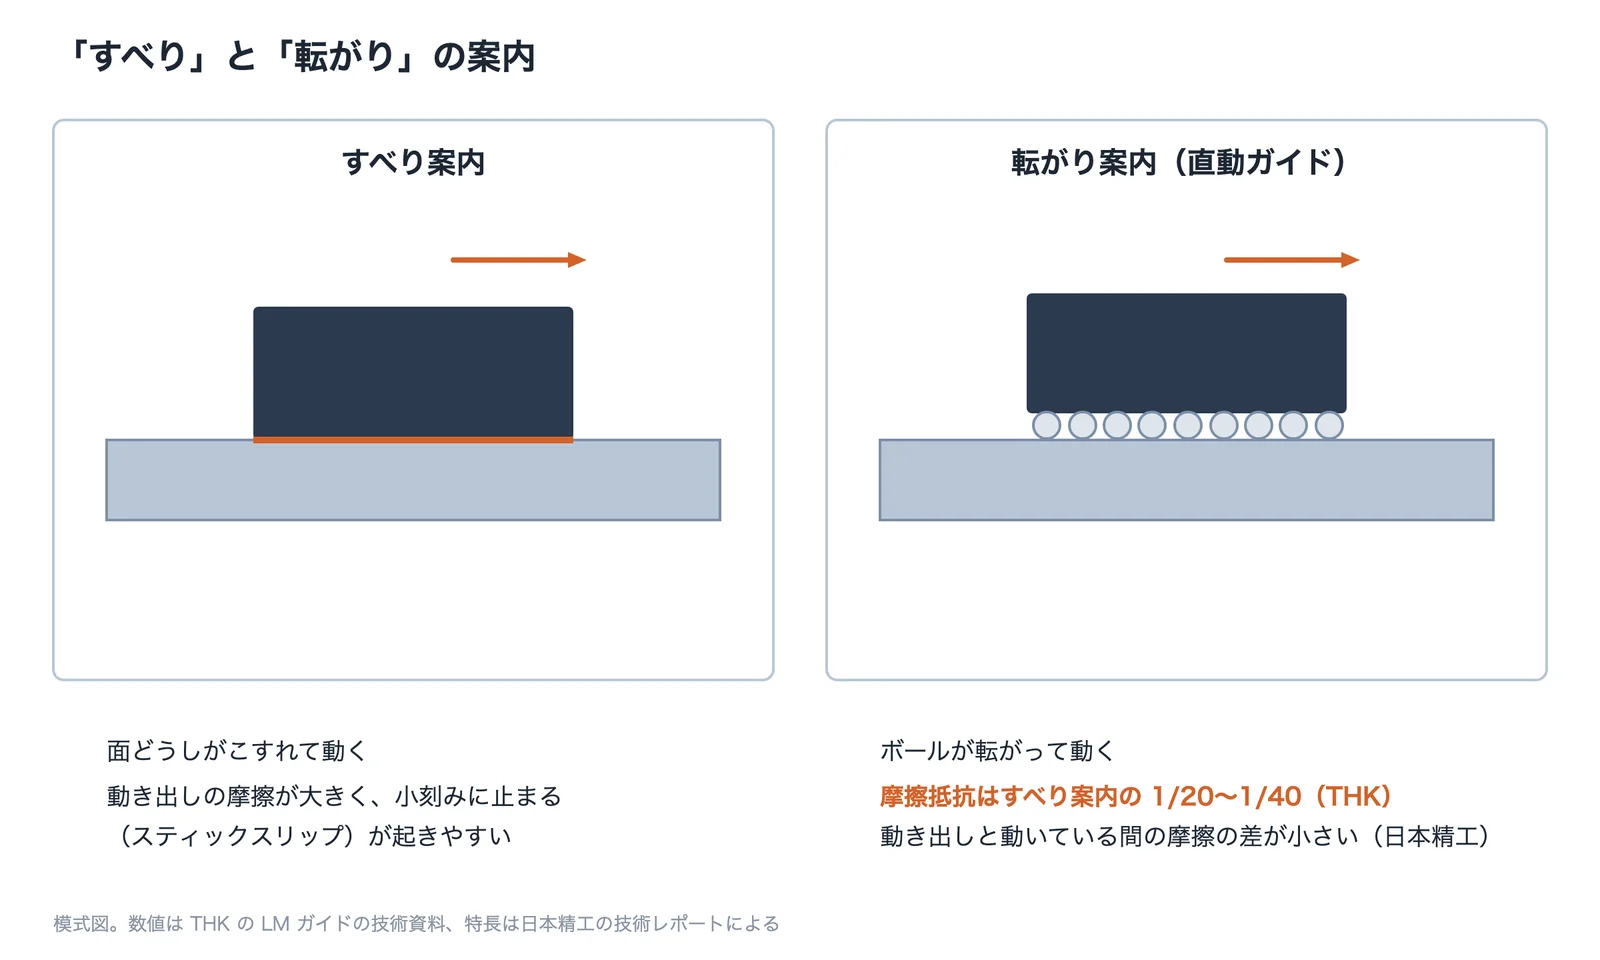
出典:THK・日本精工の技術資料をもとに AI(Claude)で作成
出典:Friction Coefficient(LM Guide の技術資料)|THK、すべり案内に対する直動転がり案内の特長(精機製品・技術レポート)|日本精工
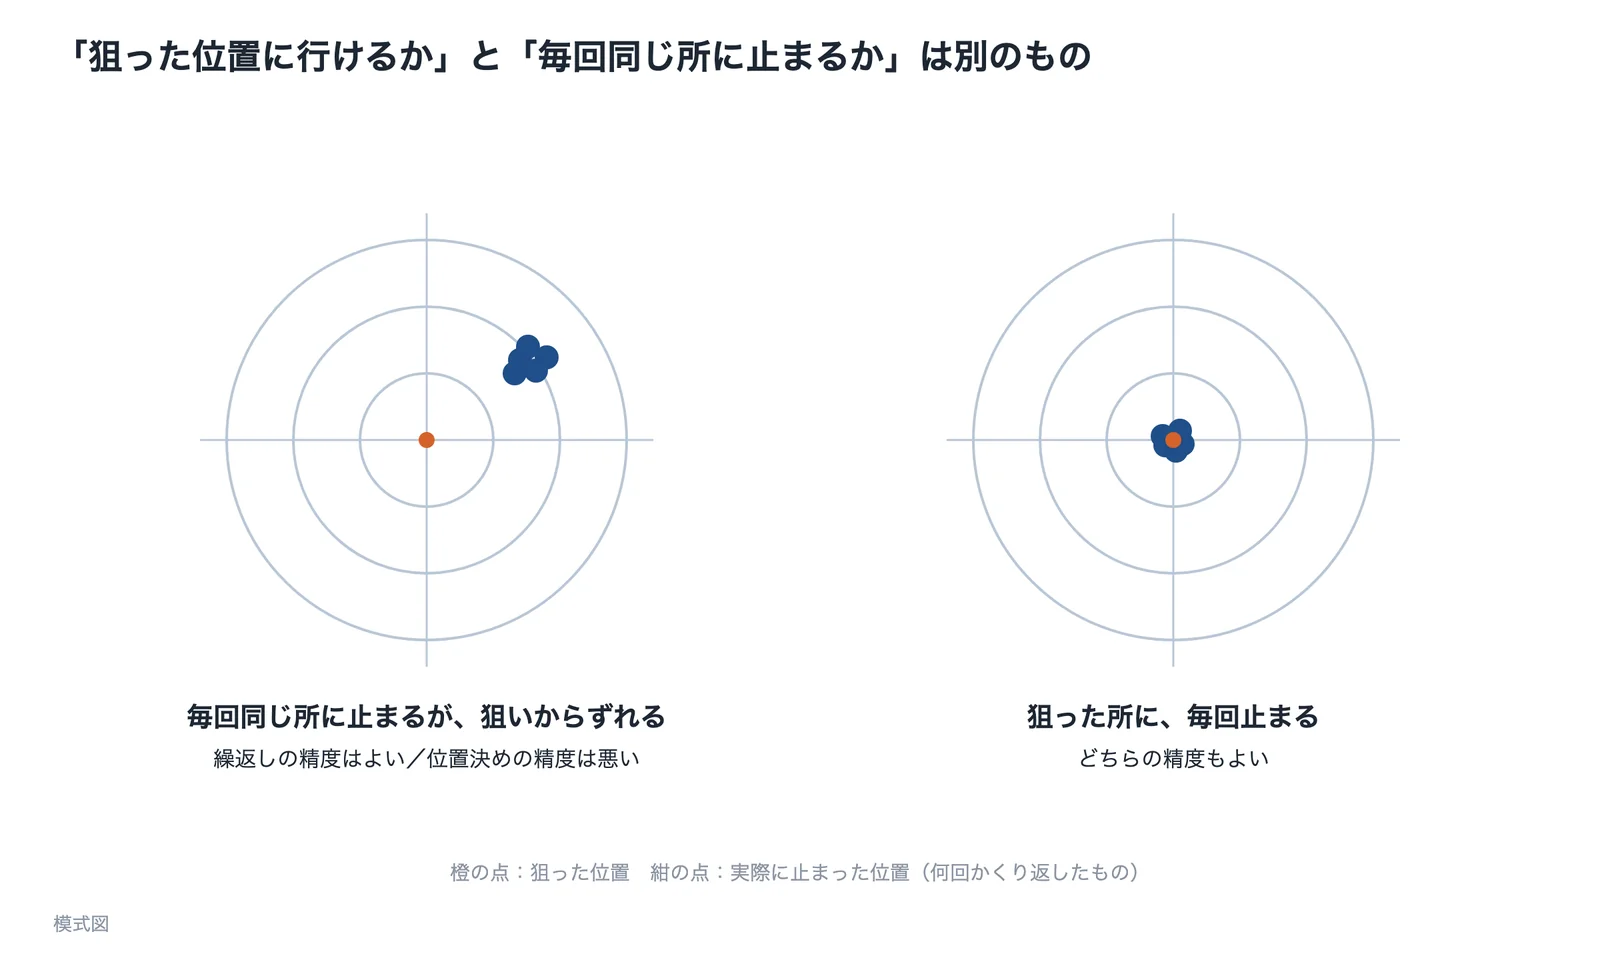
「狙った位置に行けるか」と「毎回同じ所に止まるか」は別のもの
「位置決めの精度がよい」というとき、狙った位置にどれだけ近く止まるかと、同じ所に何度止めても、どれだけばらつかないかの2つの意味があります。日本精工の技術レポートは、位置決め精度の定義は必ずしも正確に規定されていないとしたうえで、よく使われる米国工作機械工業会の提案として、同じ位置への位置決めを7回以上くり返し、ばらつきの±3σ を繰り返し精度とする定義を紹介しています。毎回同じ所に止まっても狙いからずれている場合は、補正(ずれの分だけ指令を直す)で直せることがあります。止まる所がばらつく場合は、すき間・たわみ・摩擦の大きな段を探します(編集部の解説)。
出典:この記事の内容をもとに AI(Claude)で作成
出典:位置決め精度に対するボールねじ・直動案内の影響(精機製品・技術レポート)|日本精工
軸受の選び方と寿命は製品のページ「軸受(ベアリング)」、位置の精度を上げる方法は課題ページ「寸法・位置の精度を上げたい」で解説しています。
締結・組立
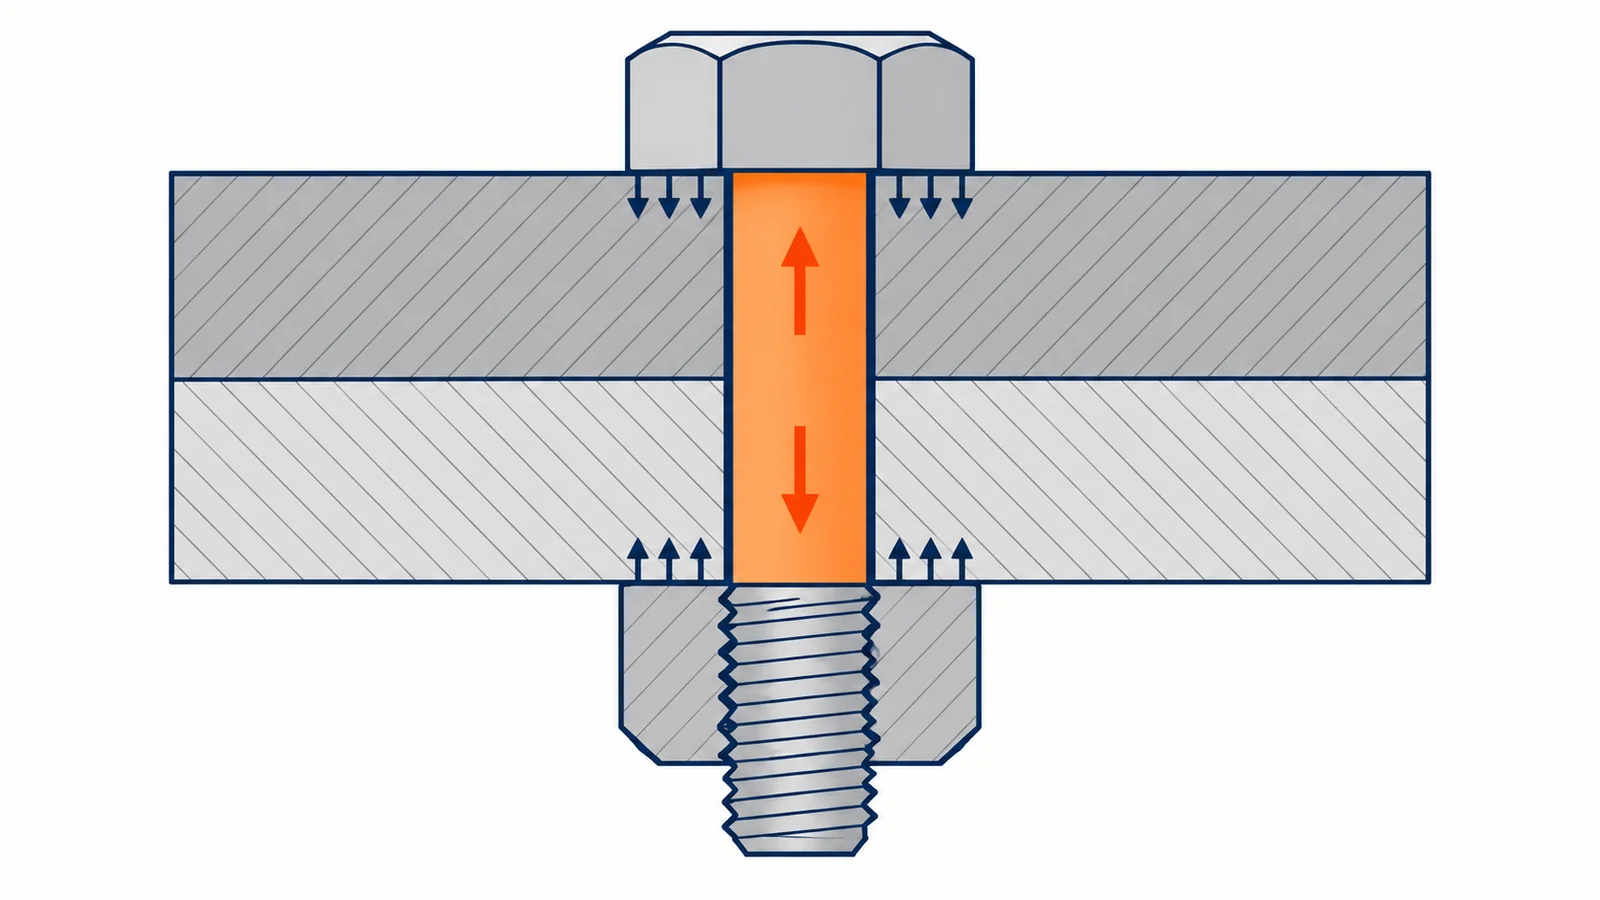
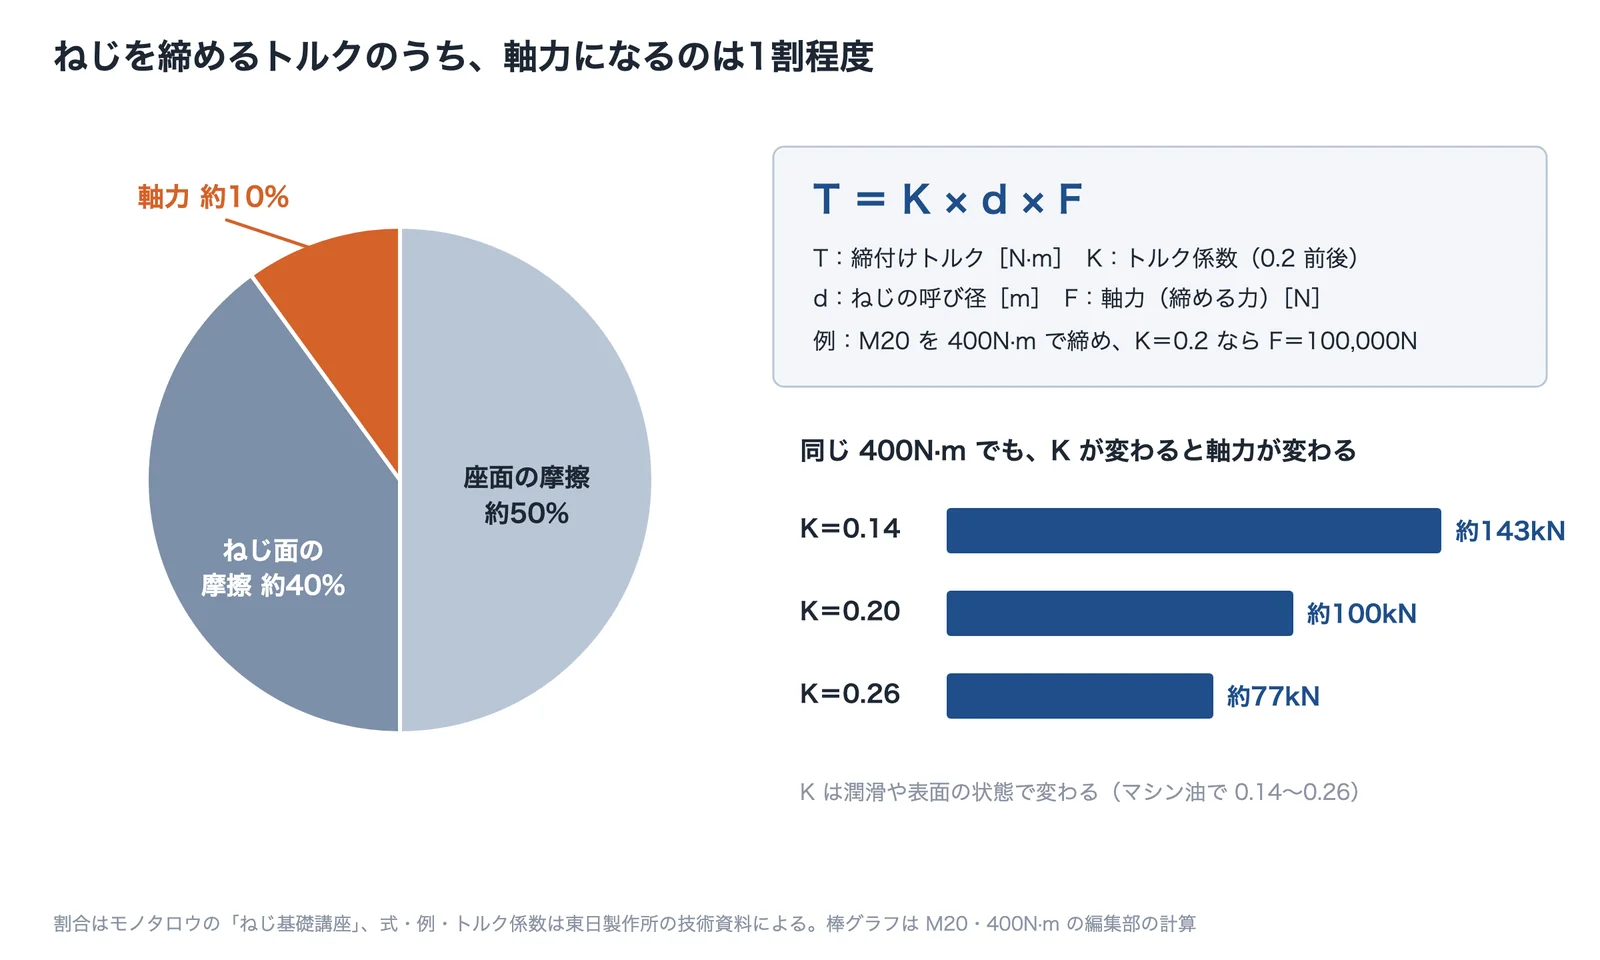
ねじで部品を締め付けると、ボルトは伸び、その伸び戻ろうとする力(軸力)で部品どうしを押し付けます。締付けトルクと軸力の関係は「トルク=トルク係数×ねじの呼び径×軸力」で表され、東日製作所の資料の例では、M20 のねじを400N·m で締め、トルク係数を0.2 とすると軸力は100,000N です。ただし、締付けトルクのうち軸力になるのは10%程度で、座面の摩擦に50%程度、ねじ面の摩擦に40%程度が使われるとされています(モノタロウ「ねじ基礎講座」)。そのため、潤滑や表面の状態でトルク係数が変わると、同じトルクで締めても軸力がばらつきます。東日製作所の資料では、マシン油を塗ったときのトルク係数を0.14〜0.26 としています(この幅だと、M20・400N·m の軸力は約77kN〜約143kN。編集部の計算)。
出典:モノタロウ・東日製作所の技術資料をもとに AI(Claude)で作成
出典:技術資料 ねじ締付け|東日製作所、ボルトの締付け法(ねじ基礎講座)|モノタロウ
ねじがゆるむ2つの形
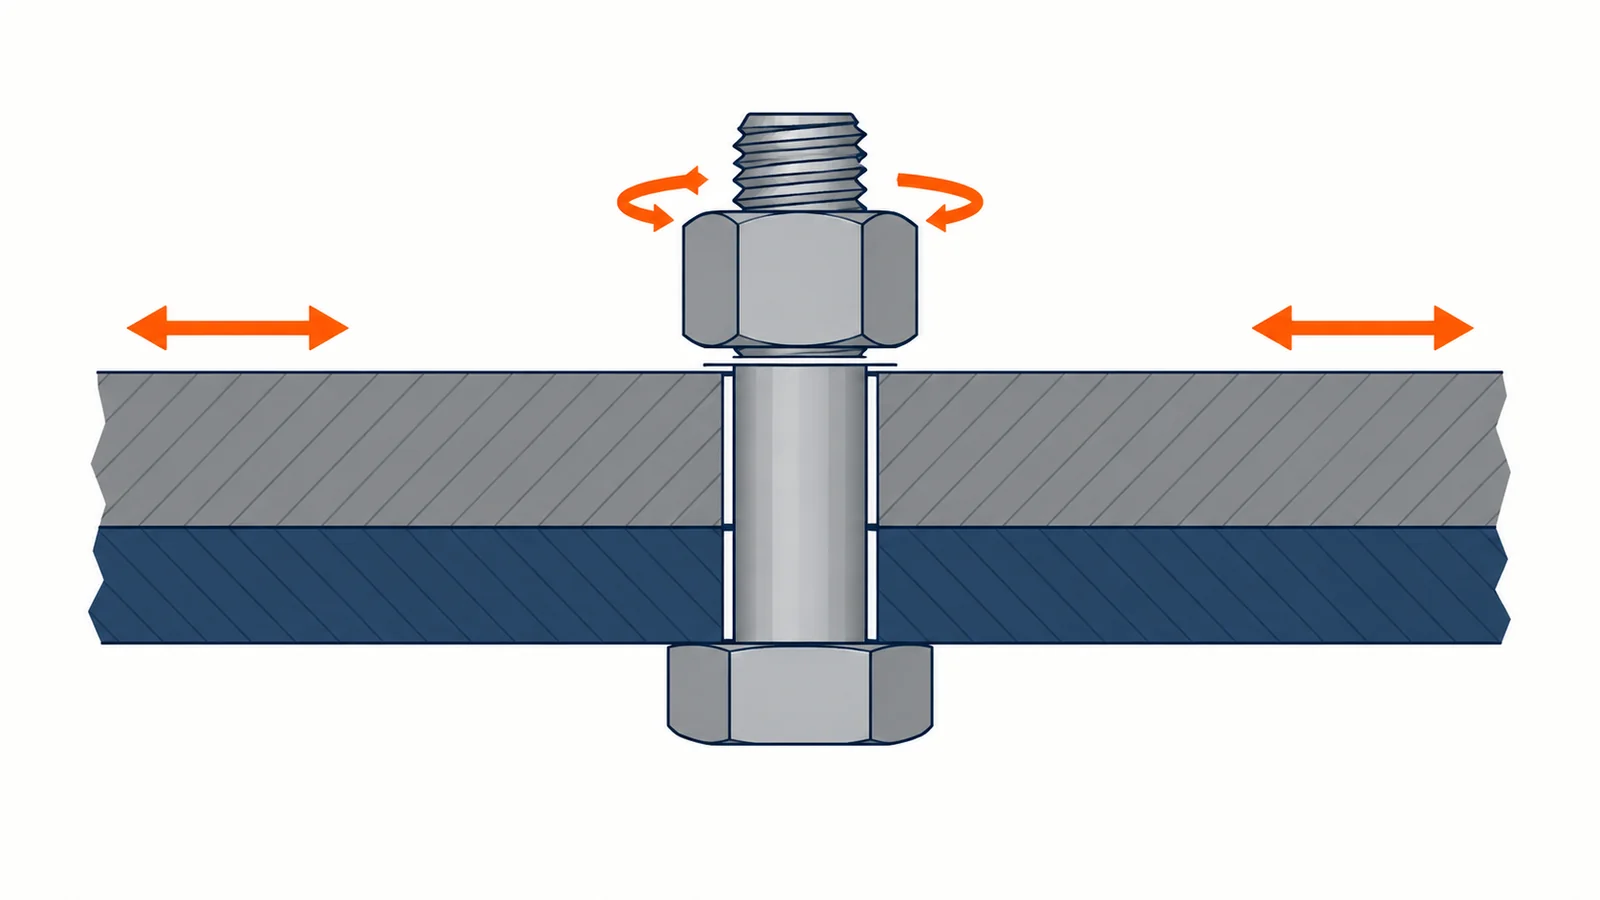
ねじのゆるみ(軸力の低下)は、ナットが回らずに起きるゆるみ(非回転ゆるみ)と、ナットが回って起きるゆるみ(回転ゆるみ)に大きく分けられます。非回転ゆるみには、締めたあとの塑性変形による初期ゆるみ、座面がへこむ陥没ゆるみ、微動摩耗、熱によるものなどがあり、回転ゆるみは、軸の回りや軸に直角な向きなどにくり返しかかる外力で起きます(ハードロック工業)。非回転ゆるみは座面の面圧や締め直し、回転ゆるみはくり返しの力が加わる向きを見て、対策を選びます(編集部の解説)。
出典:ねじのゆるみとは?(ねじ締結技術ナビ)|ハードロック工業
組み立てやすさは、設計で決まる
部品の数を減らす、ねじの種類をそろえる、向きを間違えようのない形にする、といった組み立てやすさは、設計の段階で大きく左右されます(編集部の解説)。部品点数を減らす方法は課題ページ「部品点数を減らしたい」、ばらしやすい留め方は「分解・リサイクルしやすくしたい」、取り付け間違いを防ぐポカヨケは「不良の再発を防ぎたい」で解説しています。
つかむ・持つ(把持・ハンドリング)
ロボットや装置が物をつかむ方法は、指ではさむ、吸着パッドで吸う、柔らかい指で形に倣うの3つに大きく分けられます。ワークの形・硬さ・表面で選びます(編集部の整理)。
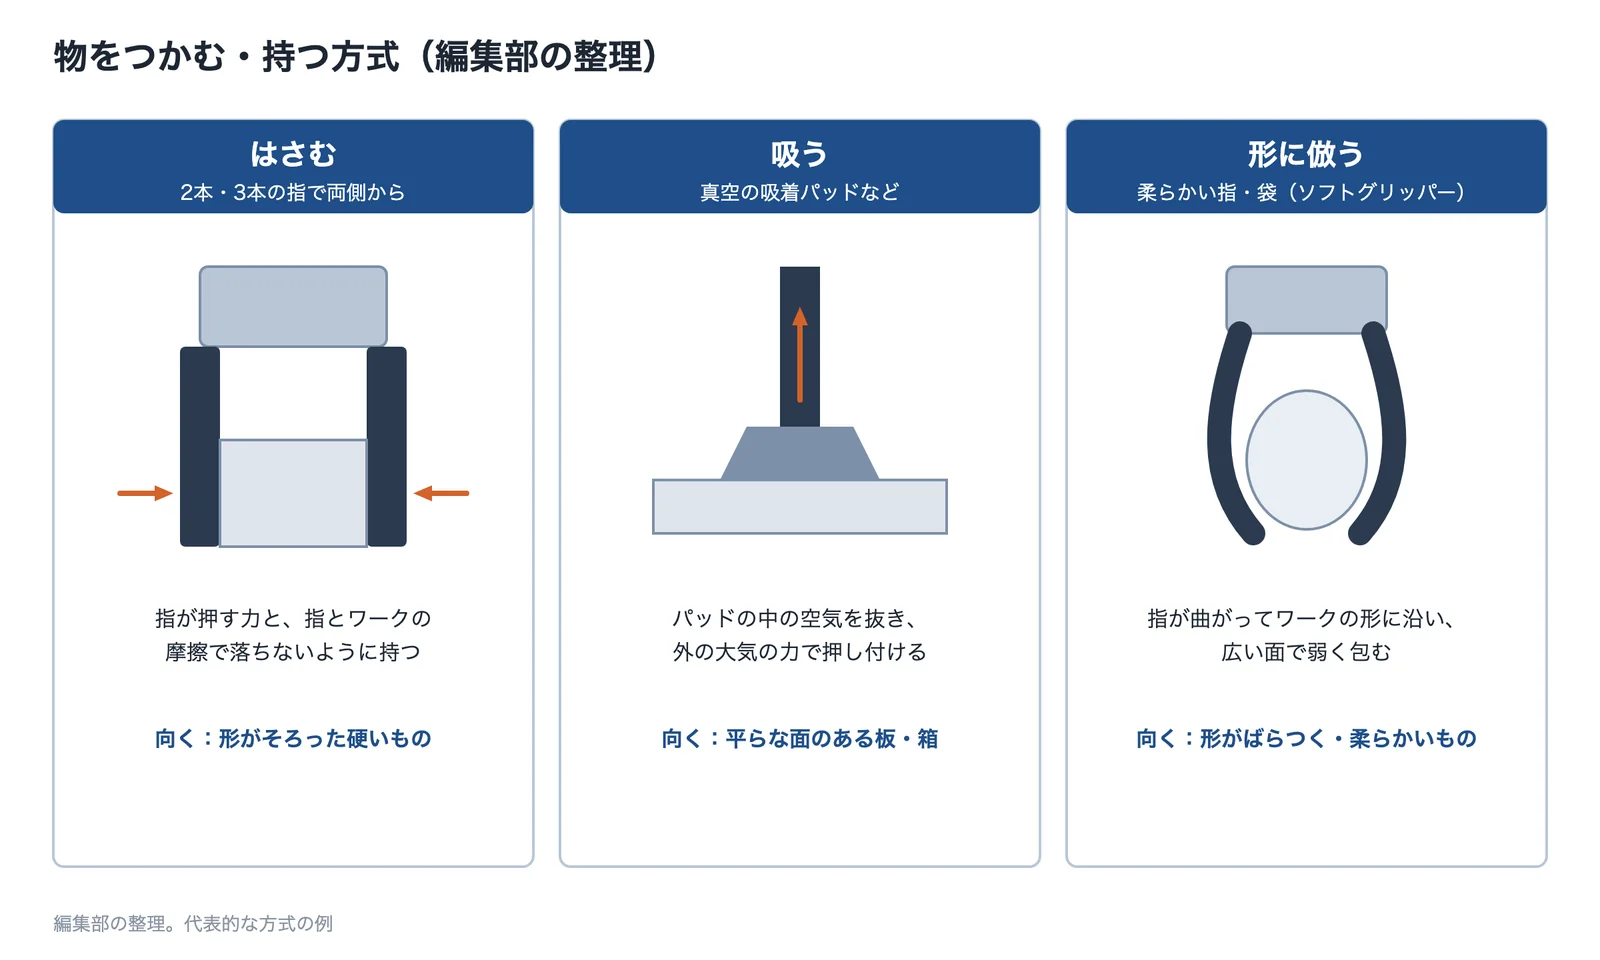
出典:この記事の内容をもとに AI(Claude)で作成
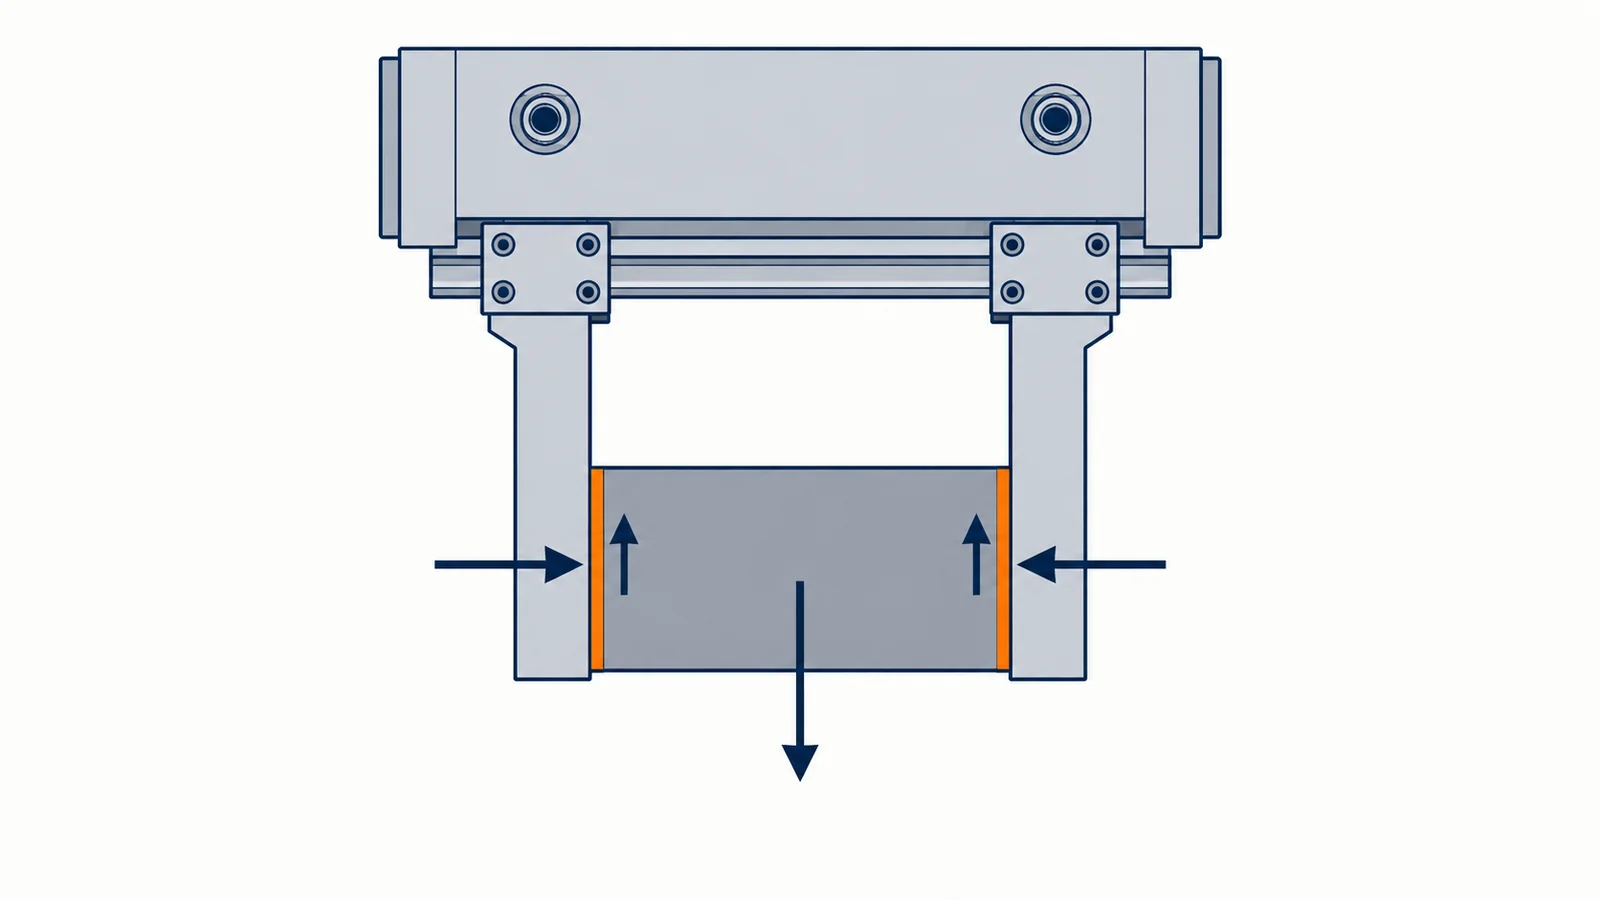
指ではさむエアチャックでは、指とワークの間の摩擦で重さを支えます。SMC の選定資料では、ワークが落ちない条件を「2×摩擦係数×把持力>ワークの重さ」とし、搬送の衝撃などに余裕を見て、ワークの重さの10〜20倍以上の把持力が得られる機種を選ぶよう勧めています(摩擦係数0.2〜0.1、余裕率4 で計算した値)。NKE の資料も、エアチャックで把持できるワークの重さは、通常、グリップ力の1/20より小さな値になるとしています。柔らかいものに同じ考え方で力をかけるとつぶれるので、指を柔らかくする、接触する面積を広げるなどの工夫をします。
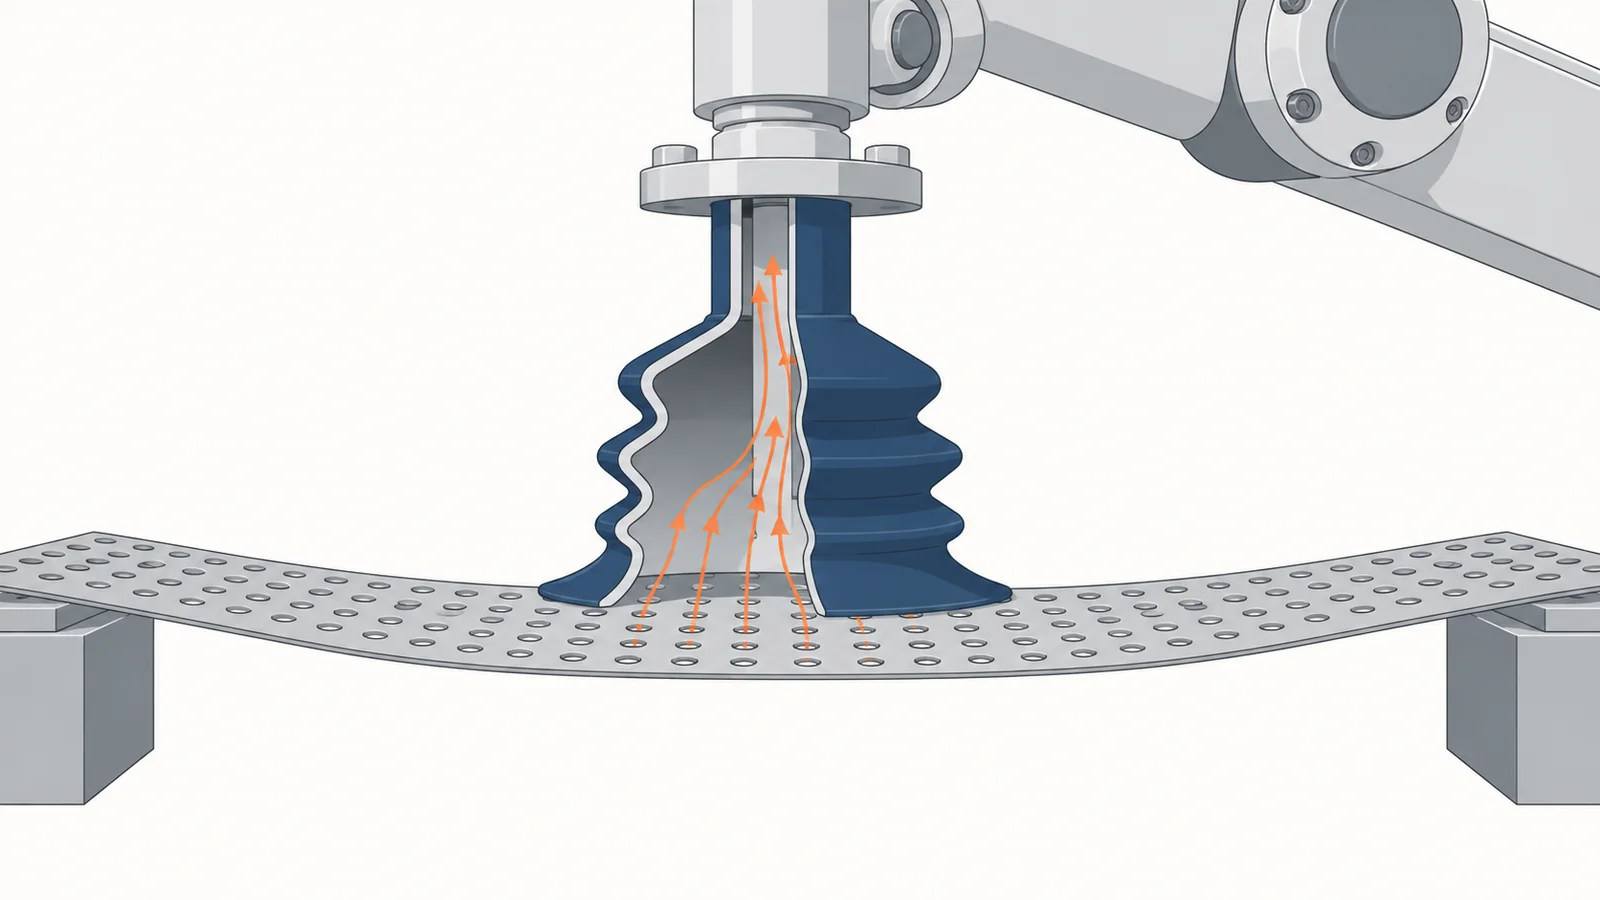
真空で吸着するハンドは空気が漏れないことが必須で、穴が開いたものや、布や紙のように通気性のあるものは、真空吸着では持ち上げられません(JRC)。柔らかいもの・形がそろわないもののつかみ方は、課題ページ「柔らかいものをつかみたい」で解説しています。
出典:薄形エアチャック MHF2 シリーズ(機種選定)|SMC、エアチャック設計上のご注意(PDF)|NKE、吸着ハンドとは|JRC
測る・確かめる
機構の性能は、組み上げた状態で測って確かめることが欠かせません。部品ひとつひとつの精度がよくても、取付けの誤差やたわみ、熱による伸びが重なるためです(編集部の解説)。
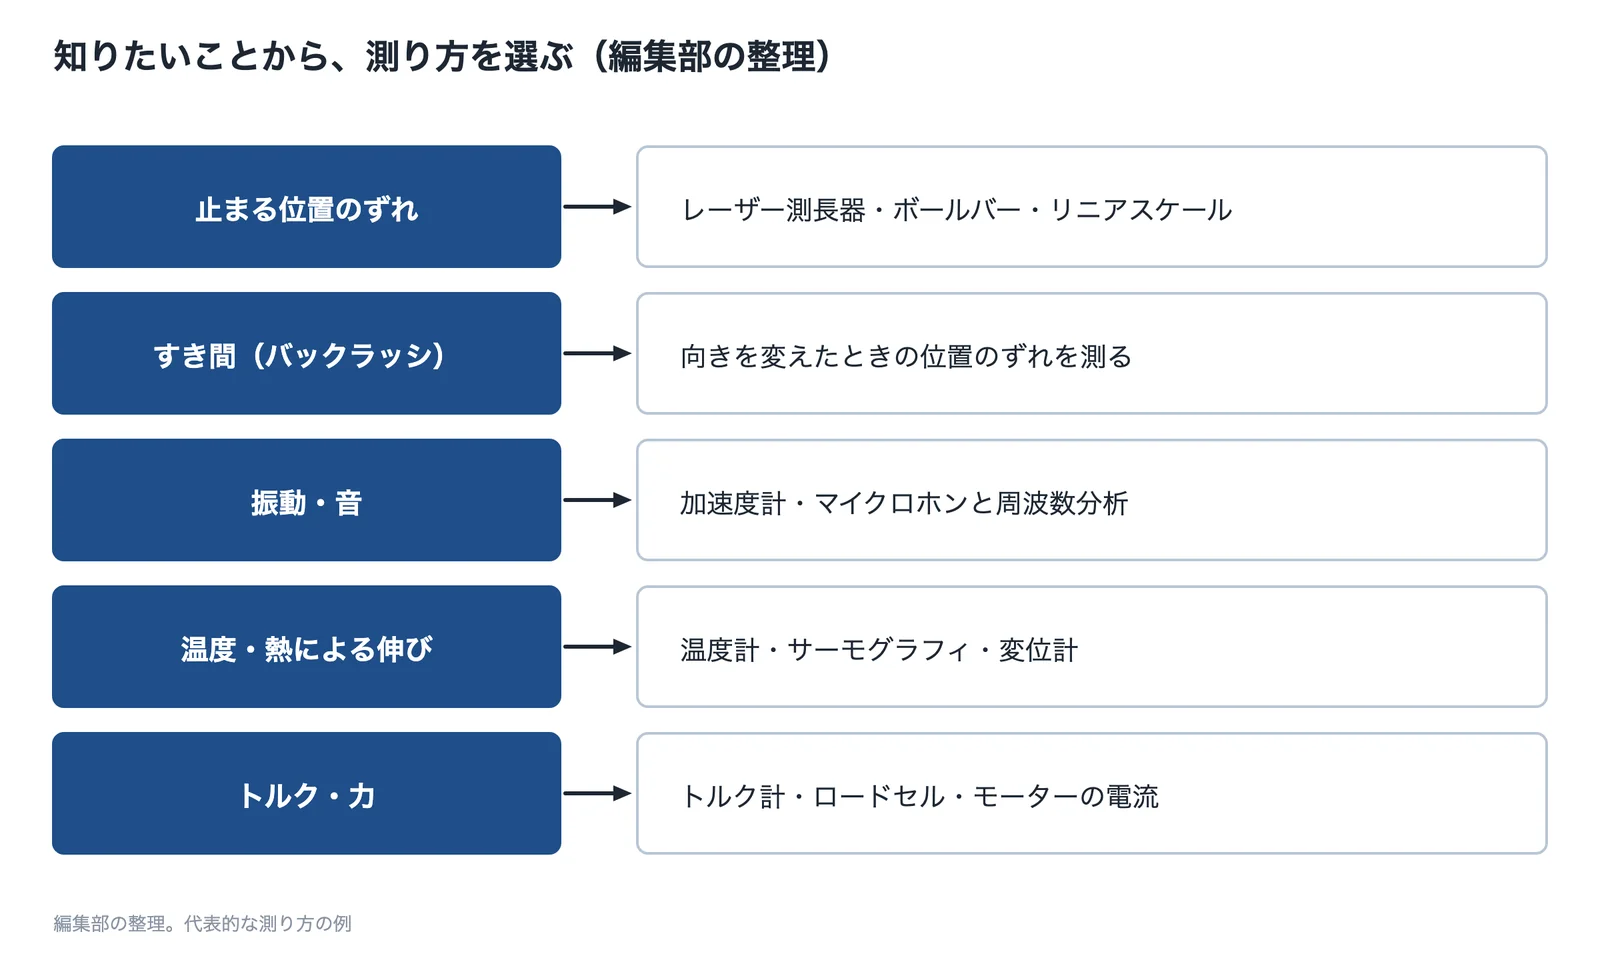
出典:この記事の内容をもとに AI(Claude)で作成
位置の精度の測り方と補正は課題ページ「寸法・位置の精度を上げたい」の「精度の測定と補正」、歯車の音の測り方は「歯車の騒音を下げたい」、軸受の振動診断は「軸受の寿命を延ばしたい」、ボールねじの予圧の確かめ方は「ボールねじの寿命・剛性を見極めたい」で解説しています。
よく使う用語
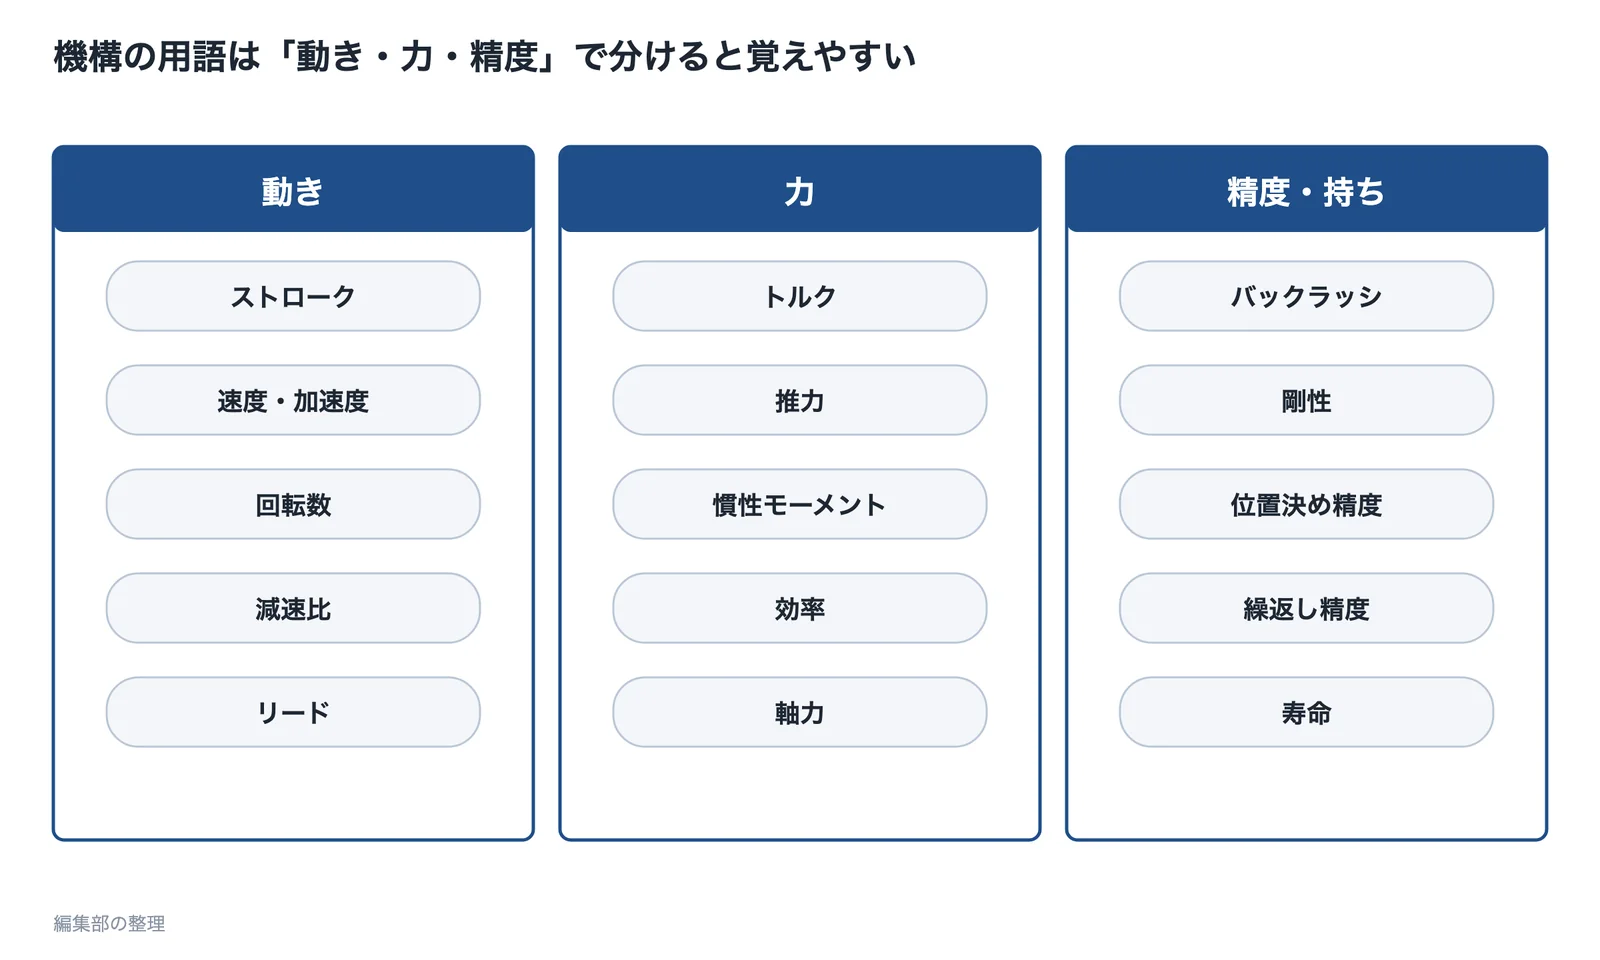
出典:この記事の内容をもとに AI(Claude)で作成
| 用語 | 意味 | 単位 |
|---|---|---|
| 減速比 | 入力(モーター)の回転数÷出力の回転数 | — |
| トルク | 回す力の大きさ。力×回転の中心からの距離 | N·m |
| 伝達効率 | 入れた力(動力)のうち、出力に伝わる割合 | —(%) |
| 慣性モーメント | 回転の始めにくさ・止めにくさ。重く、半径が大きいほど大きい | kg·m² |
| リード | ねじが1回転したときに進む距離 | mm |
| 推力 | 直線に押す・引く力 | N |
| バックラッシ | 一対の歯車をかみ合わせたときの歯面間の遊び | 角度・mm |
| 予圧 | すき間をなくすため、あらかじめ内部に力をかけておくこと | N |
| 剛性 | 力をかけたときの変形しにくさ | N/μm など |
| 繰返し精度 | 同じ位置への位置決めをくり返したときのばらつき(±3σ で表す例) | μm など |
| 軸力 | 締めたボルトが部品を押し付ける力 | N |
| トルク係数 | 締付けトルクと軸力の関係を表す係数。潤滑で変わる | — |
| 脱調 | ステッピングモーターが指令のパルスに追従できなくなること | — |
出典:ACモーターの基礎(技術セミナーテキスト)|オリエンタルモーター、歯車のバックラッシ|KHK(小原歯車工業)、位置決め精度に対するボールねじ・直動案内の影響(精機製品・技術レポート)|日本精工、技術資料 ねじ締付け|東日製作所、脱調(用語集)|ミネベアミツミ
機構・運動の課題と、解決する技術
このサイトは、課題から、それを解決する技術と企業を探せるようにしています。困りごとに近い課題を選ぶと、課題ページで原因・解決技術・その技術を持つ企業がわかります。緑のボタンは、課題ページの中でその技術を解説している節へ直接移ります。
位置がずれる・すき間がある・精度が出ない
うるさい・すり減る・すぐ壊れる
駆動を替えたい・小さく・効率よくしたい
物をつかむ・持つ
組み立て・締結・ばらし方を見直したい
機構・運動に関係する技術
反対に、技術から探すときの一覧です。その技術で解決できる課題を並べています。
| 技術 | 何をするか | 解決できる課題 |
|---|---|---|
| 精密歯車・低バックラッシ減速機 | 歯車のすき間を小さくし、向きを変えたときのずれを減らす | 減速機のバックラッシを減らしたい |
| 歯面修整・歯車研削 | 歯の形を整えて、かみ合いの音と振動を減らす | 歯車の騒音を下げたい |
| ボールねじの選定・予圧 | 寿命と剛性を計算し、すき間をなくす | ボールねじの寿命・剛性を見極めたい |
| リニアモーター・リニアスケール | ねじを使わずに動かす、位置を直接測って制御する | 寸法・位置の精度を上げたい |
| 電動アクチュエーター | エアシリンダーを電動シリンダー・スライダー・グリッパーに置き換える | エアシリンダーを電動に置き換えたい |
| モーターの選定・制御 | トルクの余裕・加減速・クローズドループで、脱調や過負荷を防ぐ | ステッピングモーターが脱調する |
| 潤滑・転がりへの置き換え | 摩擦を減らし、熱と摩耗を抑える | 摩擦損失を減らしたい軸受の寿命を延ばしたい |
| DLC・低摩擦コーティング | 硬く滑りやすい膜で、摺動部の摩擦と摩耗を減らす | 摩擦損失を減らしたい |
| ソフトグリッパー・吸着 | 柔らかいもの・形がばらつくものをつかむ | 柔らかいものをつかみたい |
| スナップフィット・かしめ・一体成形 | ねじを減らし、組み立てとばらしを楽にする | 部品点数を減らしたい分解・リサイクルしやすくしたい |
機構・運動に関係する製品
ほかの分野:熱(モーター・軸受の温度、熱による伸び)、材料(物性・劣化)(強さとかたさ、摩耗)
出典・参考
- ACモーターの基礎(技術セミナーテキスト)|オリエンタルモーター
- ギヤードモータ 技術資料(負荷慣性モーメント)|三菱電機
- 設計工学 第11章 リンク・カム(講義資料)|東京理科大学
- ボールねじ技術解説|ケーエスエス
- ボールねじの摩擦(精機製品・技術レポート)|日本精工
- ステッピングモーターの基礎から使い方まで(技術セミナーテキスト)|オリエンタルモーター
- 歯車のバックラッシ|KHK(小原歯車工業)
- ハーモニックドライブを知る|ハーモニック・ドライブ・システムズ
- 技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業
- 脱調(用語集)|ミネベアミツミ
- Friction Coefficient(LM Guide の技術資料)|THK
- すべり案内に対する直動転がり案内の特長(精機製品・技術レポート)|日本精工
- 位置決め精度に対するボールねじ・直動案内の影響(精機製品・技術レポート)|日本精工
- 技術資料 ねじ締付け|東日製作所
- ボルトの締付け法(ねじ基礎講座)|モノタロウ
- ねじのゆるみとは?(ねじ締結技術ナビ)|ハードロック工業
- 薄形エアチャック MHF2 シリーズ(機種選定)|SMC
- エアチャック設計上のご注意(PDF)|NKE
- 吸着ハンドとは|JRC
情報の確認日:2026年10月1日 本ページの内容は一般的な説明で、実際の値は部品の型式・取付け・使用条件により異なります。図とテーマのイラストはAI(Claude)で作成した概念図、冒頭の画像はAI(ChatGPT)で生成したイメージ画像です。