
ステッピングモーターが、起動した瞬間にガタガタして回らない。加速の途中で急に止まって「キーン」と鳴る。特定の速度で振動が大きくなる。気づかないうちに止まる位置や原点がずれている。こうした症状の多くは、ステッピングモーターが指令のパルスについていけなくなる「脱調」が原因です。
脱調は、モーターが出せるトルクより、必要なトルクが大きくなったときに起きます。トルクが足りない原因は、負荷の大きさだけでなく、加速のしかた、ドライバの設定、共振、機構にもあります。まずは次のマトリクスで、自分の課題に近いものと、使える技術を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | トルク余裕の見直し | 加減速・運転パターン | ドライバ・電源の設定 | 減速機・ダンパー・機構 | クローズドループ・脱調検出 |
|---|---|---|---|---|---|
| A起動した瞬間にガタガタして回らない | ○ | ◎ | ○ | △ | ○ |
| B加速中・高速で急に止まり、「キーン」と鳴る | ○ | ○ | ◎ | ○ | |
| C特定の速度で振動が大きくなり、位置がずれる | ○ | ◎ | ◎ | △ | |
| D止まる位置や原点が、気づかないうちにずれていく | ○ | ○ | △ | ◎ | |
| E負荷が重い・変わるときだけ脱調する | ◎ | ○ | △ | ○ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
※記号は一般的な傾向に基づく目安です。実際の効果は、モーターとドライバの組み合わせ、負荷の大きさと慣性、運転速度、機構(カップリング、ベルト、ボールねじなど)によって異なります。クローズドループ・脱調検出のうち「検出」だけの製品は、脱調を防ぐのではなく、起きたことを知らせるものです。
記号の理由と出典(22件)
マトリクスの記号ごとに、理由と出典をまとめました。出典が「編集部の解説」のものは、この記事の本文の説明をもとにした編集部の評価です。症状の記号を押すと、その症状の説明へ移ります。
| 症状 | 技術 | 記号 | 理由 | 出典 |
|---|---|---|---|---|
| A | トルク余裕の見直し | ○ | 負荷や慣性が大きいと起動で追従できないため、慣性比と安全率を確かめ直すと有効 | オリエンタルモーター |
| A | 加減速・運転パターン | ◎ | 起動速度を自起動できる範囲に下げ、加速の時間をとれば、起動時の脱調を避けられる第一候補 | オリエンタルモーター |
| A | ドライバ・電源の設定 | ○ | 運転電流が低いとトルク不足で起動できないため、電流設定の見直しが有効 | オリエンタルモーター |
| A | 減速機・ダンパー・機構 | △ | 負荷の慣性が大きいときに限り、減速機でモーターから見た慣性を小さくできるため、条件つきで有効 | 編集部の解説 |
| A | クローズドループ・脱調検出 | ○ | エンコーダで位置を測ればずれを補正でき、起動での脱調にも対応できるため有効 | ミネベアミツミ |
| B | トルク余裕の見直し | ○ | 必要トルクが高速で出せるトルクを超えると脱調するため、高速側で選定し直すと有効 | ミネベアミツミ |
| B | 加減速・運転パターン | ○ | 加速トルクが不足しているなら、加減速時間を長くすれば収まるため有効 | オリエンタルモーター |
| B | ドライバ・電源の設定 | ◎ | 高速ではトルクが足りなくなるため、電圧や電流の設定で高速のトルクを保つのが第一候補 | マブチモーターNPM |
| B | クローズドループ・脱調検出 | ○ | 位置の遅れを補正でき、限界を超えたら知らせられるため有効 | ミネベアミツミ |
| C | 加減速・運転パターン | ○ | 共振する速度を避ければ振動が収まるため有効 | 編集部の解説 |
| C | ドライバ・電源の設定 | ◎ | マイクロステップ駆動で低速の段階的な動きが滑らかになり、振動が大きく減るため第一候補 | オリエンタルモーター |
| C | 減速機・ダンパー・機構 | ◎ | 低速の乱調や共振には、軸にダンパーを付ける方法があるため第一候補 | オリエンタルモーター |
| C | クローズドループ・脱調検出 | △ | 振動を低減する機能を持つドライバを選べる場合に限って有効 | 編集部の解説 |
| D | トルク余裕の見直し | ○ | ときどき起きる過負荷でも位置がずれるため、余裕の確認が有効 | 編集部の解説 |
| D | 加減速・運転パターン | ○ | ずれが加速・減速時に出るなら、パターンを緩やかにして有効 | 編集部の解説 |
| D | ドライバ・電源の設定 | △ | パルス波形のなまりやノイズが原因のときに限り有効 | 編集部の解説 |
| D | クローズドループ・脱調検出 | ◎ | オープンループは脱調に気づけないため、位置を測って補正・通知できる方式が第一候補 | ミネベアミツミ |
| E | トルク余裕の見直し | ◎ | 負荷トルクと加速トルクに安全率をかけて必要トルクを求め直すのが、負荷が重い症状の第一候補 | オリエンタルモーター |
| E | 加減速・運転パターン | ○ | 重い条件のときだけ加速を緩やかにすれば、加速トルクを下げられるため有効 | 編集部の解説 |
| E | ドライバ・電源の設定 | △ | 運転電流を定格より低くしている場合に限り、電流の見直しが有効 | オリエンタルモーター |
| E | 減速機・ダンパー・機構 | ○ | 減速機でモーターから見た負荷の慣性とトルクを小さくできるため有効 | 編集部の解説 |
| E | クローズドループ・脱調検出 | ◎ | 一時的な過負荷で遅れても運転を続けられる方式のため第一候補 | シナノケンシ |
課題の診断と解決策
起動した瞬間にガタガタして回らない
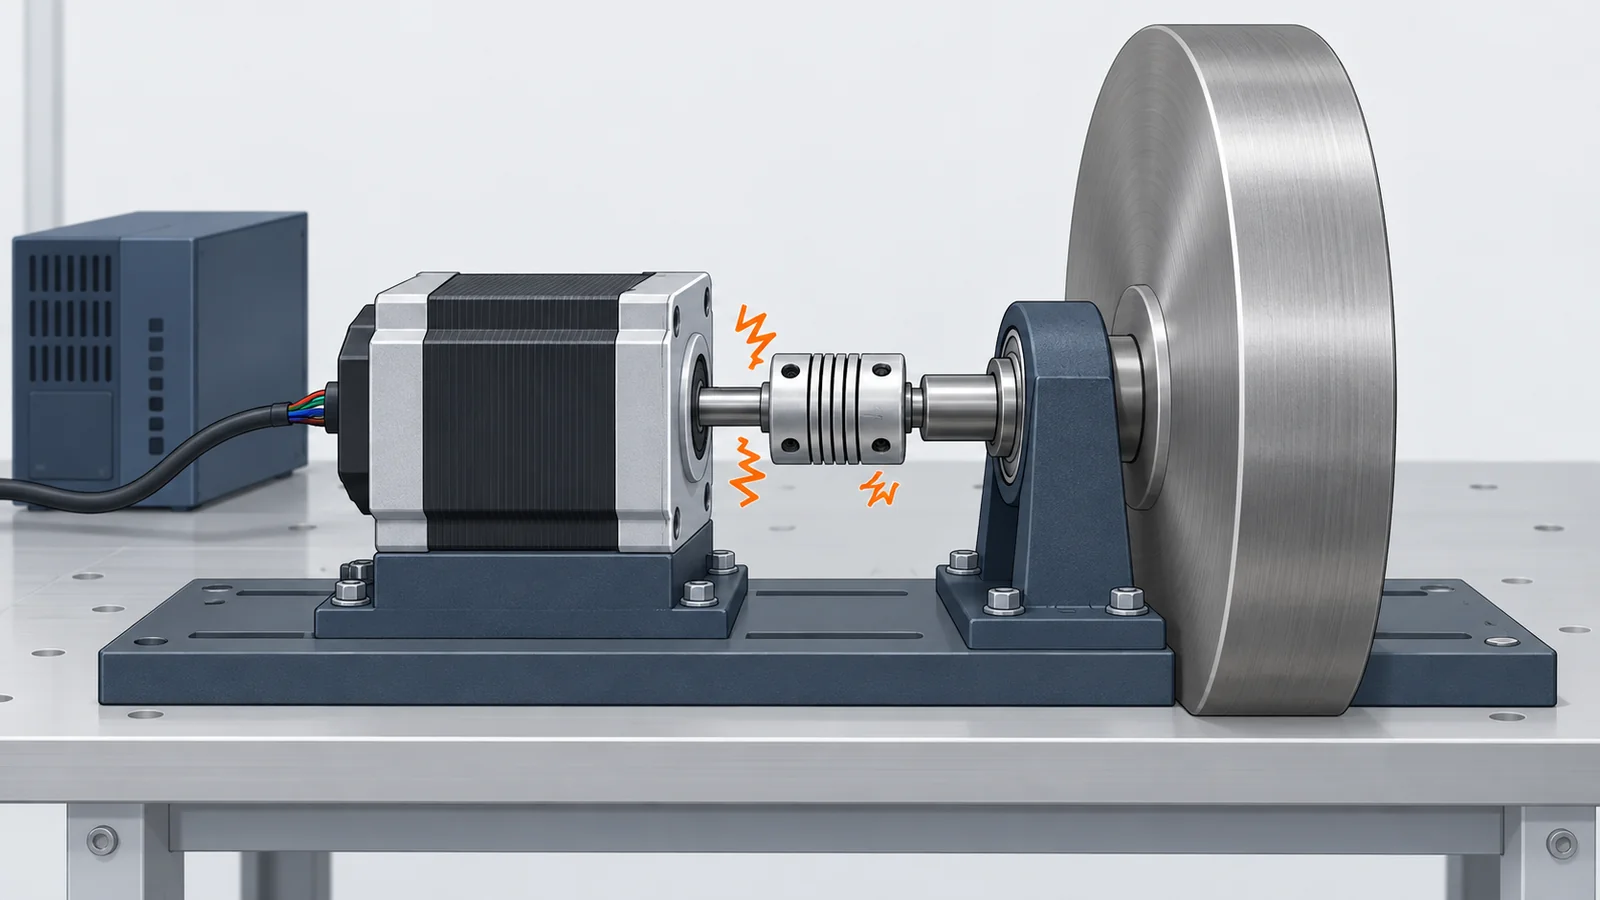
動き出すはずのモーターが、その場でガタガタと震えるだけで回らない。「ガガ」という鈍い音がする。
- 起きている現象
- ステッピングモーターが、止まった状態から一気に追従できる速度(自起動できる速度)には限りがあります。起動の速度が高すぎる、負荷や慣性が大きい、運転電流が低くてトルクが足りない、といった場合に、ロータがパルスに追従できず、起動の時点で脱調します。モーターの配線の異常や、上位の機器の設定ミスでも、同じような動きになります。
- 解決に使える技術
- 加減速・運転パターン起動速度を下げ、加速の時間をとる
- ドライバ・電源の設定運転電流がモーターの定格電流に合っているかを確かめる
- トルク余裕の見直し負荷トルクと加速トルクを計算し直し、安全率を確かめる
- クローズドループ・脱調検出遅れを検出して補正する方式にする
起動速度を下げると、起動から運転速度までの間に、共振する速度の範囲が入ってしまうことがあります。起動速度を変えたら、加速中の振動も確かめます。
加速中・高速で急に止まり、「キーン」と鳴る
加速の途中や高速で回しているときに、急に回らなくなる。止まった瞬間から「キーン」という甲高い音がする。
- 起きている現象
- ステッピングモーターのトルクは、速度が上がるほど小さくなります。加速中は、負荷トルクに加えて、加速するためのトルクも必要です。必要なトルクが、その速度でモーターが出せるトルク(プルアウトトルク)を超えると、ロータがパルスに追いつけなくなって脱調し、パルスだけが入り続けて甲高い音が出ます。
- 解決に使える技術
- ドライバ・電源の設定モーター電圧(電源電圧)や電流の設定を見直し、高速でのトルクを保つ
- 加減速・運転パターン加速の時間を長くし、加速トルクを小さくする
- トルク余裕の見直し高速側のトルクで選定し直す。高速で回せるモーターを選ぶ
- クローズドループ・脱調検出位置の遅れを補正し、限界を超えたら知らせる
高速で回るかどうかは、モーター単体では決まりません。同じモーターでも、ドライバと電源電圧でトルクと速度の特性が変わります。カタログの特性図が、どのドライバ・電圧での値かを確かめます。
特定の速度で振動が大きくなり、位置がずれる
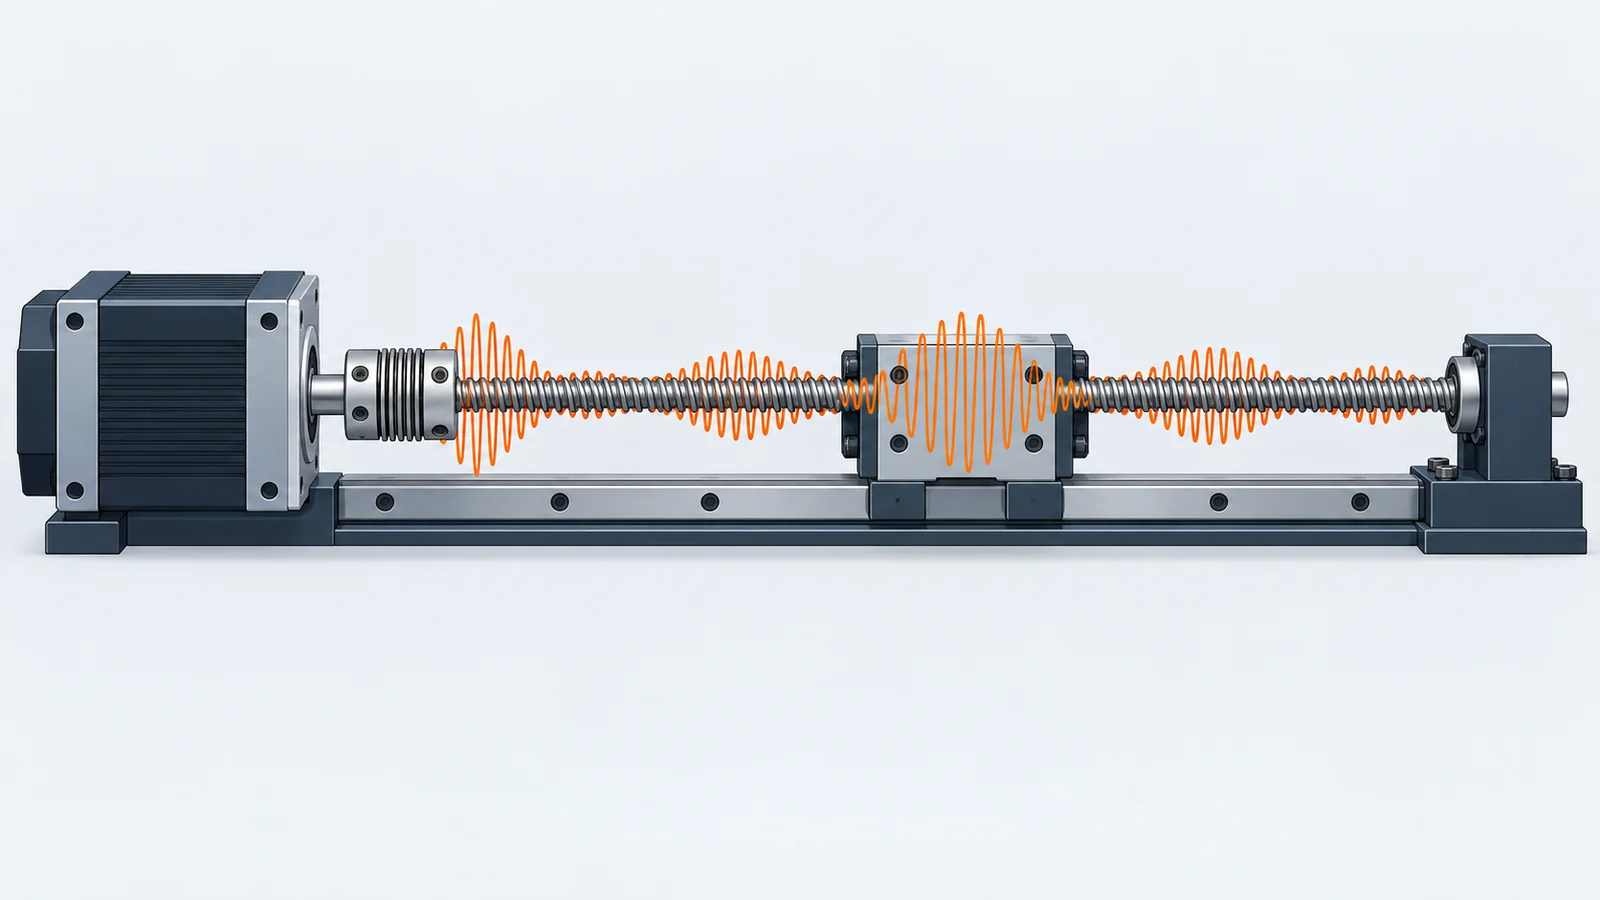
ある速度のときだけ、モーターや装置が大きく振動する。速度を少し変えると、振動が小さくなる。
- 起きている現象
- ステッピングモーターは、1ステップごとに回って止まる動きをくり返すため、ロータが小さく振動します。低速では、この振動と次のパルスが重なって、ロータが正しく動けなくなる「乱調」が起きることがあります。モーターや、カップリング、装置の共振で振動が大きくなると、モーターがトルクを正常に出せず、脱調して位置がずれます。
- 解決に使える技術
- ドライバ・電源の設定マイクロステップ駆動にして、1ステップの動きを細かくする
- 減速機・ダンパー・機構ダンパーを付ける。共振しているカップリングや機構を見直す
- 加減速・運転パターン共振する速度を避ける。減速比やボールねじのリードでモーターの速度だけ変える
- クローズドループ・脱調検出振動を低減する機能を持つドライバを使う
速度を変えると振動が変わるなら、共振が疑われます。金属のカップリングを使っているなら、カップリングの共振の影響も確かめます。
止まる位置や原点が、気づかないうちにずれていく
動いてはいるが、止まる位置が少しずつずれる。しばらく運転すると、原点がずれている。
- 起きている現象
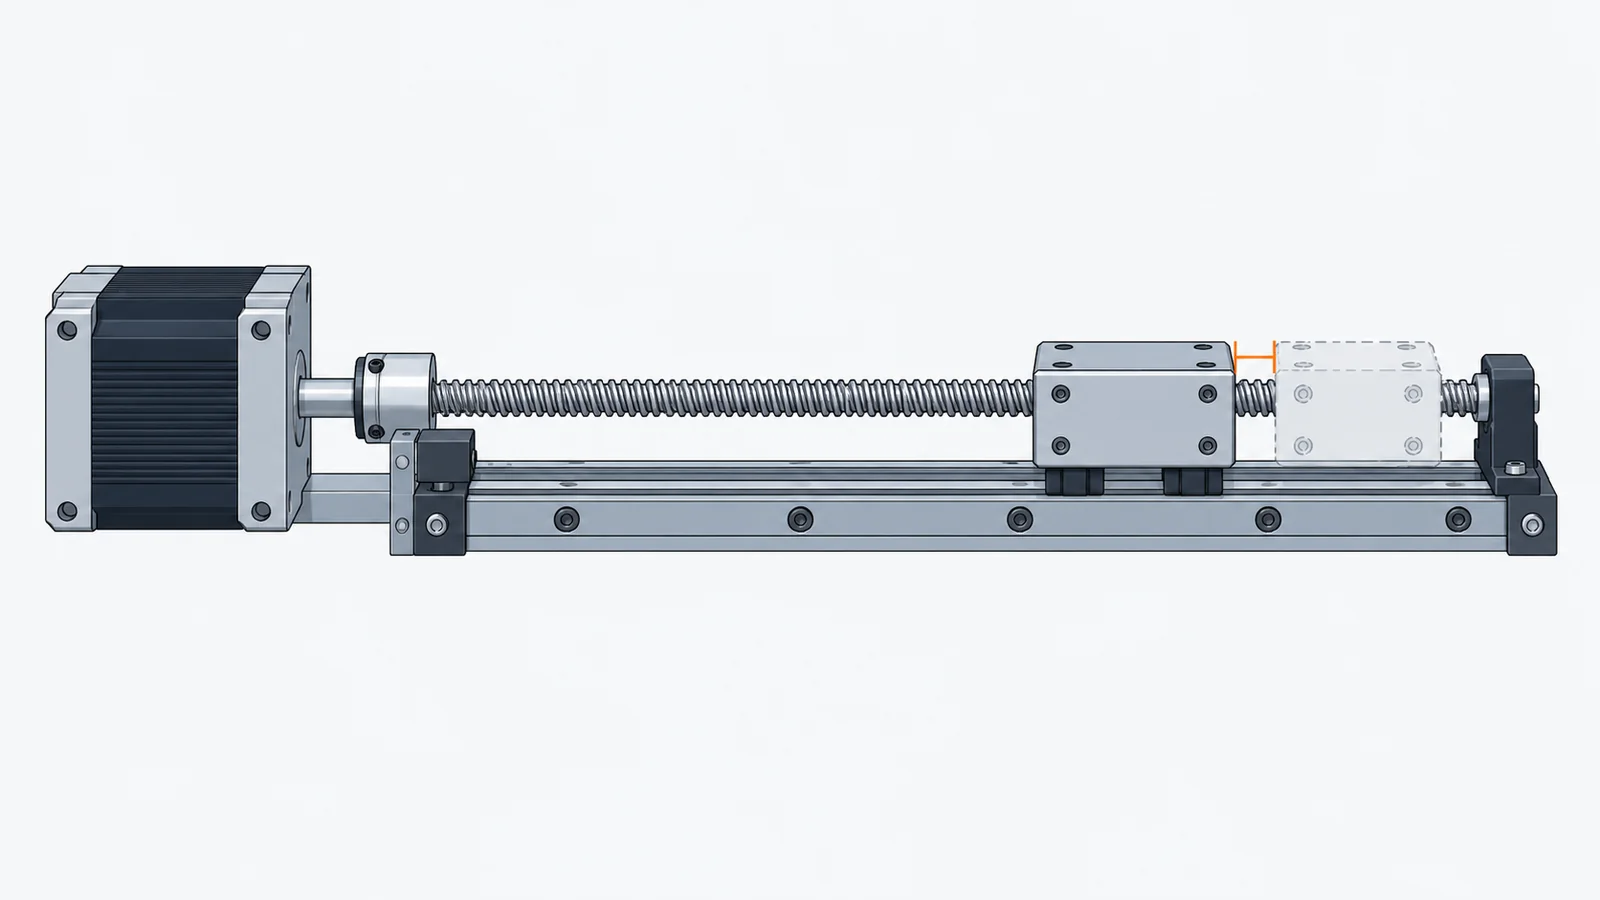
- ステッピングモーターの多くは、位置を測らずにパルスの数だけ回す「オープンループ」で使います。そのため、途中で脱調しても、制御の側はそれに気づかず、ずれたまま運転を続けます。一時的な過負荷や振動、指令パルスの波形のなまり(1つのパルスが複数と認識される)なども、位置ずれの原因になります。
- 解決に使える技術
- クローズドループ・脱調検出エンコーダなどで実際の位置を確かめ、ずれを補正する、または脱調を知らせる
- トルク余裕の見直しときどき起きる過負荷も含めて、トルクの余裕を確かめる
- 加減速・運転パターンずれが出るのが加速・減速のときなら、パターンを緩やかにする
- ドライバ・電源の設定指令パルスの波形と、ノイズの影響を確かめる
ステップ角1.8°のハイブリッド型なら、脱調によるずれは7.2°(4ステップ)の倍数になりやすく、決まった量のずれは脱調を疑う手がかりになります。ずれの量を記録しておくと、脱調かどうか、機構の滑りかどうかの切り分けに使えます。
負荷が重い・変わるときだけ脱調する
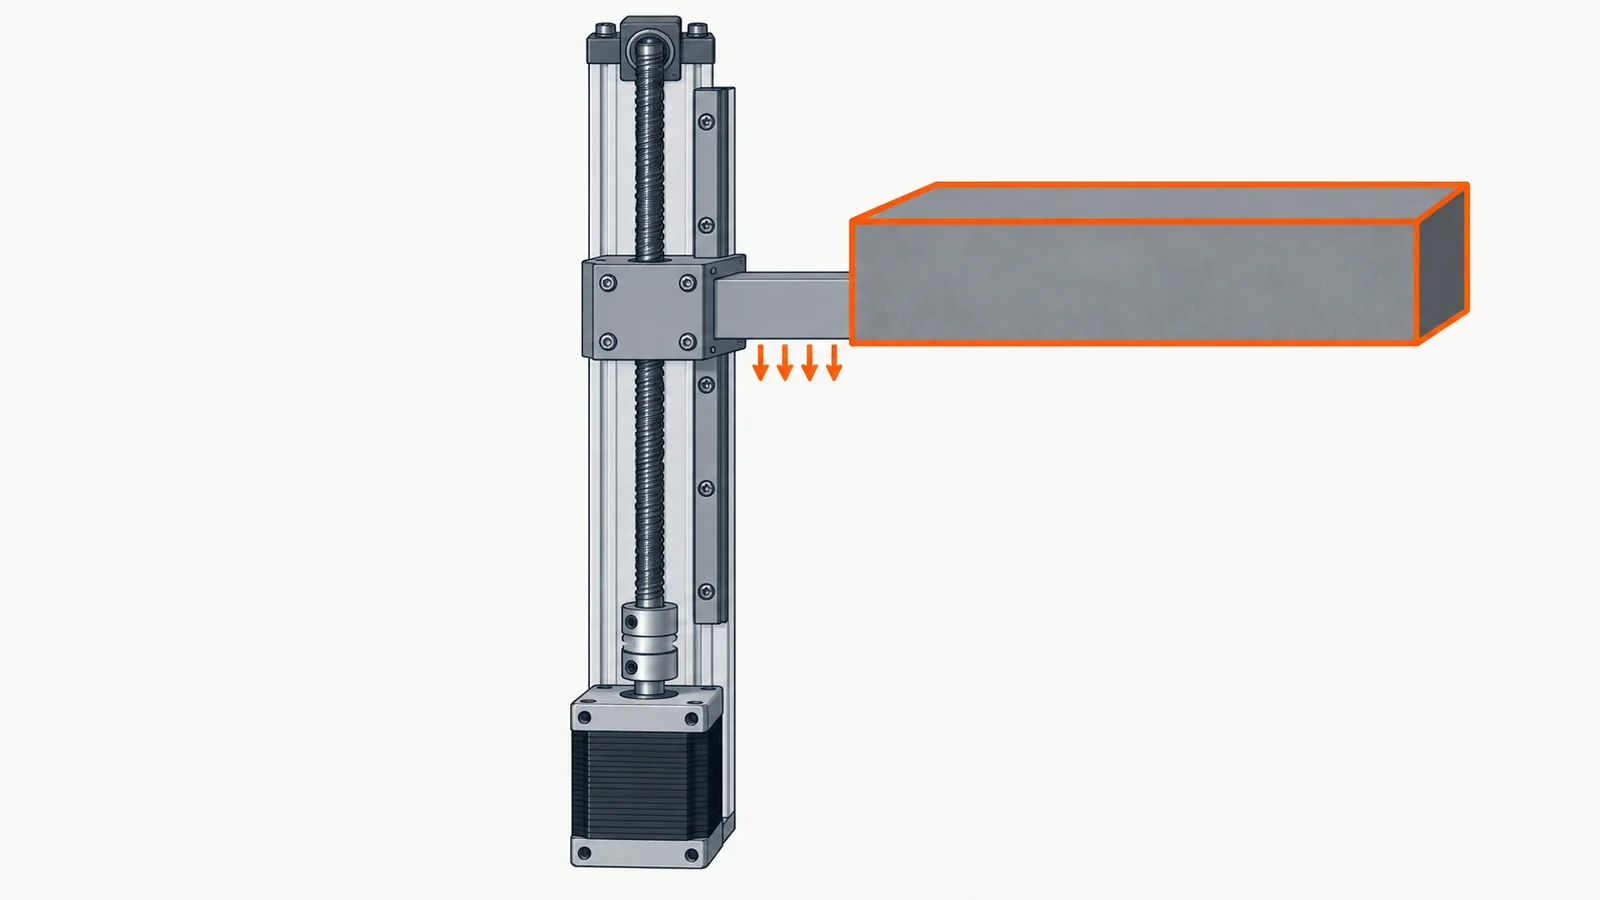
軽いワークでは問題ないが、重いワークを載せたとき、ぶつかったとき、ベルトが張ったときなどに脱調する。
- 起きている現象
- 負荷トルクがモーターの出せるトルクを超えると、正常にトルクが出ていても、指令パルスに追従できなくなります。慣性の大きい負荷は、加速・減速のときに大きなトルクを必要とし、モーターの慣性に対して負荷の慣性が大きすぎると、起動できる速度も下がります。
- 解決に使える技術
- トルク余裕の見直し最も重い条件で、負荷トルク・加速トルクと安全率を計算し直す
- クローズドループ・脱調検出一時的な過負荷で遅れても運転を続ける方式にする
- 減速機・ダンパー・機構減速機を入れて、モーターから見た負荷の慣性とトルクを小さくする
- 加減速・運転パターン重い条件のときだけ、加速を緩やかにする
負荷は、使っているうちに変わります。ガイドの潤滑の劣化、ベルトの張りすぎ、ケーブルの引っかかりなどで、設計のときより重くなっていないかも確かめます。
なぜステッピングモーターは脱調するのか
脱調とは「パルスとの同期が外れる」こと
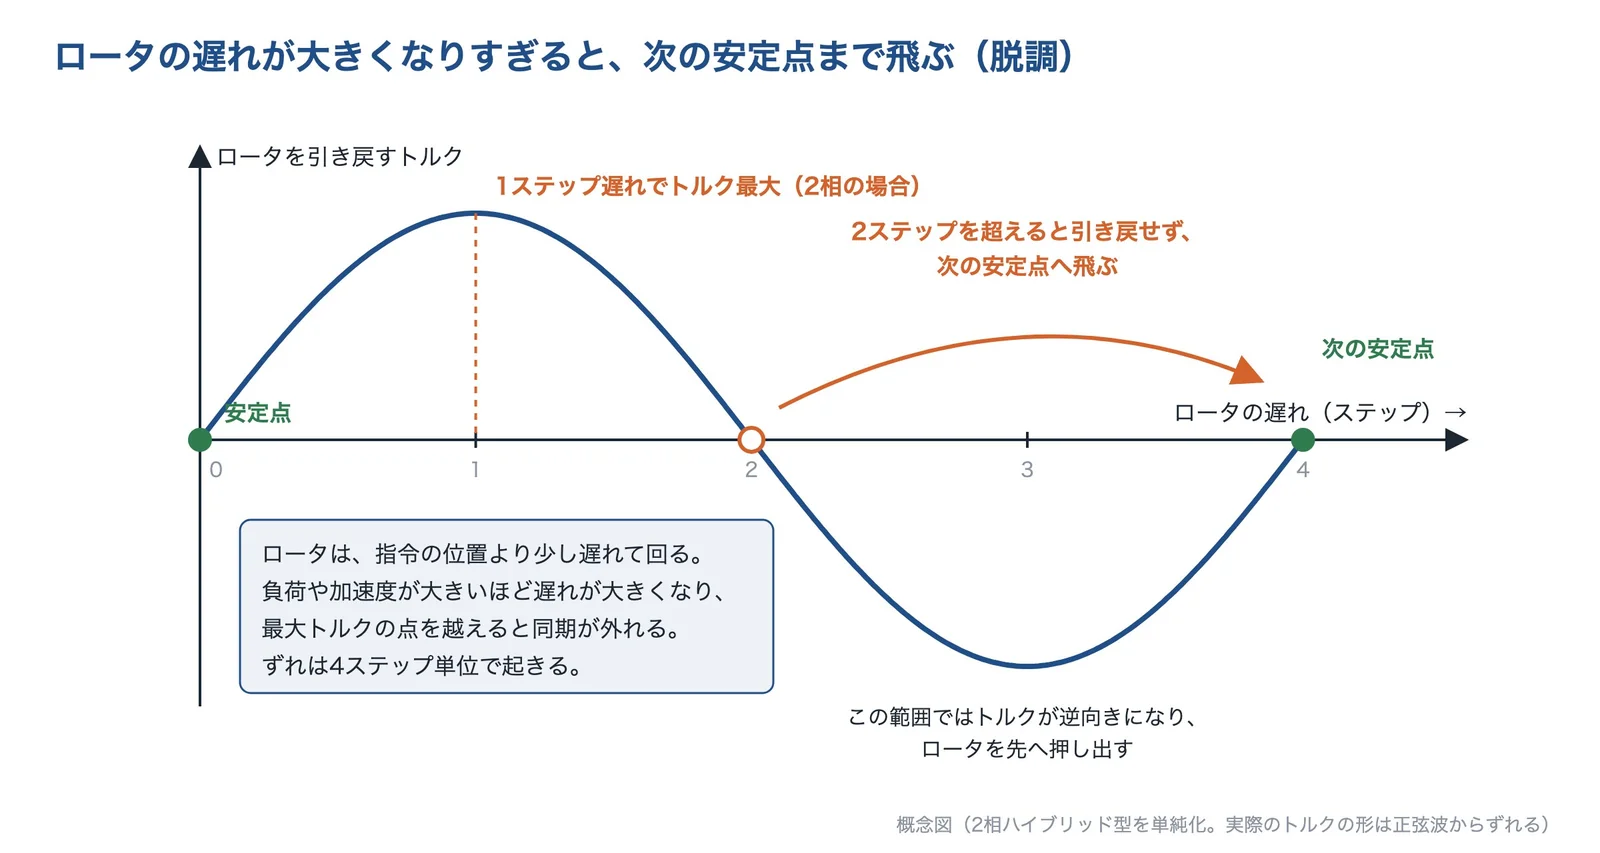
ステッピングモーターは、ドライバが送るパルスの数だけ回り、パルスの速さに合わせて回転します。ミネベアミツミの用語解説では、脱調を、ステッピングモーターが過負荷や急加速・急減速で、パルスとモーターの回転の同期を失っている状態としています。そして、負荷トルクに対してプルアウトトルクに十分な余裕がある状態など、正常な条件で駆動していれば脱調は起きないとしています。
ロータは、指令の位置より少し遅れて回っています。負荷や加速度が大きくなるほど遅れは大きくなり、ロータを引き戻す力の最大値を越えると、ロータは指令に追いつけなくなります。
AI(Claude)で作成
速度が上がるほど、出せるトルクは小さくなる
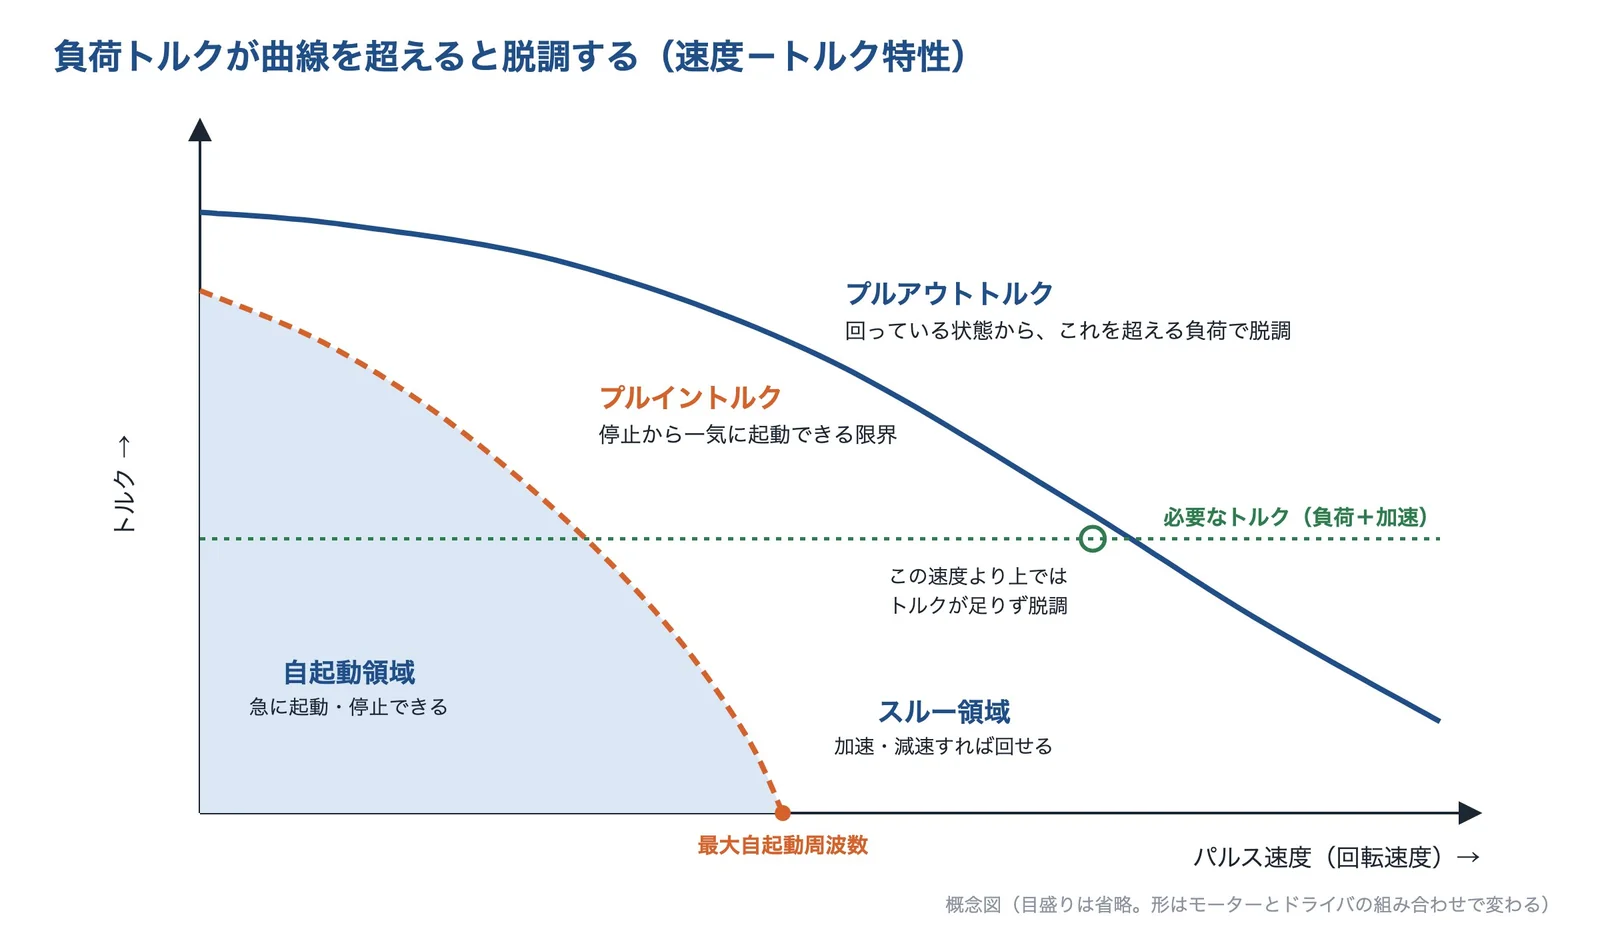
ステッピングモーターの性能は、速度-トルク特性で表します。ミネベアミツミの用語解説によると、プルアウトトルクは、駆動しているときに同期を保って駆動できる最大のトルクで、これを超える負荷では同期を失って脱調します。オリエンタルモーターの技術資料では、摩擦負荷と慣性負荷がないときに、加減速なしで瞬時に起動・停止できる最大のパルス速度を「最大自起動周波数」と呼んでいます。負荷の慣性が大きいほど、起動できる速度は下がります。
出典:オリエンタルモーターの技術資料などをもとに AI(Claude)で作成
自起動できる速度より高い速度で回したいときは、自起動できる範囲で起動してから、加速して速度を上げます。マブチモーターNPMの解説では、プルアウトトルクを超えるような速度では、ロータが電磁石の励磁の変化に追従できず脱調するとし、対策として、高速で回せるモーターを使う、モーター電圧を上げる、モーター電流を調整する、を挙げています。
低速域の振動と共振
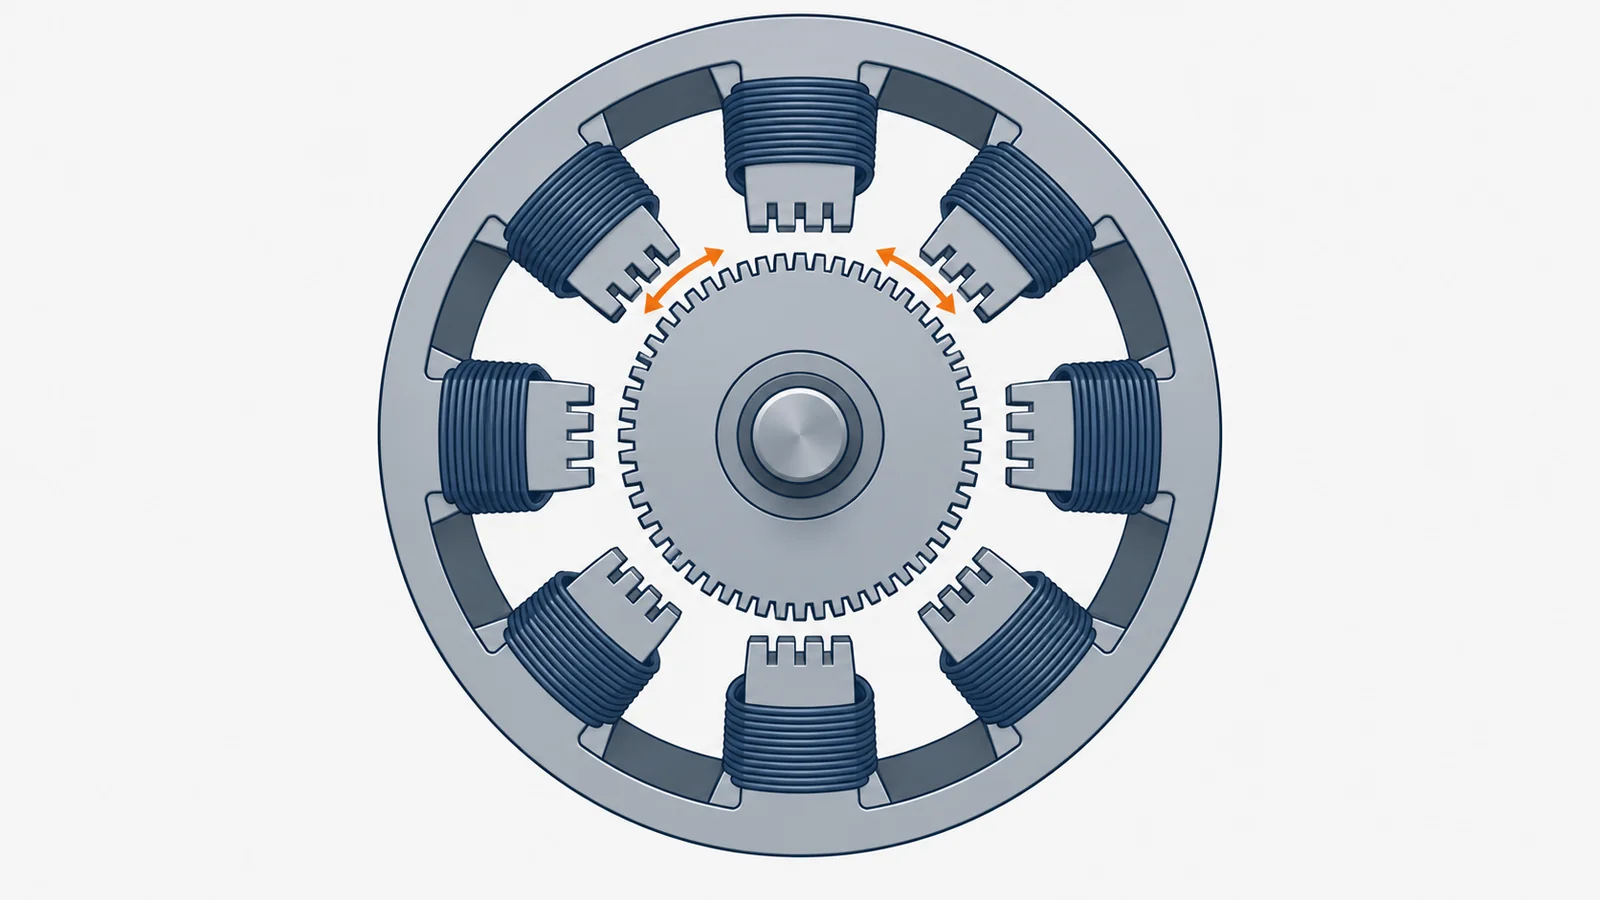
ステッピングモーターは、1ステップ進むたびにロータが小さく振動します。マブチモーターNPMの解説によると、ロータが振動しているときに次のパルスが入ると、回ろうとする力と振動で戻ろうとする力が打ち消し合い、ロータが正常に動けず位置ずれが起きる場合があります。これを「乱調」と呼び、基本ステップの駆動では、PMモーターは250pps以下、HBモーターは500pps以下の帯域にある場合が多いとしています。モーターだけでなく、カップリングや装置の共振で振動が大きくなることもあります。
原因の切り分け方
脱調が「いつ」起きるかと、そのときの「音」が手がかりになります。オリエンタルモーターのトラブルシューティング資料は、起動時にその場でガタガタと動いて回らず鈍い音(「ガガ」など)がする場合、加速中や高速で急に回らなくなりその瞬間から甲高い音(「キーン」など)がする場合、などに分けて、運転電流、運転パターン、過負荷、配線、ノイズ、振動(共振)の中から疑う原因を示しています。
次に、条件を1つずつ変えて、症状が変わるかを確かめます。速度を下げて収まるなら高速でのトルク不足、加減速時間を長くして収まるなら加速トルクの不足、速度を少し変えて振動が変わるなら共振、負荷を軽くして収まるなら過負荷が疑われます。同資料では、原因を切り分けるために、加減速時間を設定の4倍以上などの大きな値にして試すことを勧めています。
出典:脱調(用語集)|ミネベアミツミ、プルイントルク・プルアウトトルク(用語集)|ミネベアミツミ、ステッピングモーターの基本特性|オリエンタルモーター、ステッピングモーターの駆動(第9回)|マブチモーターNPM、トラブルシューティング(ステッピングモーター・パルス列)|オリエンタルモーター
解決技術の詳細
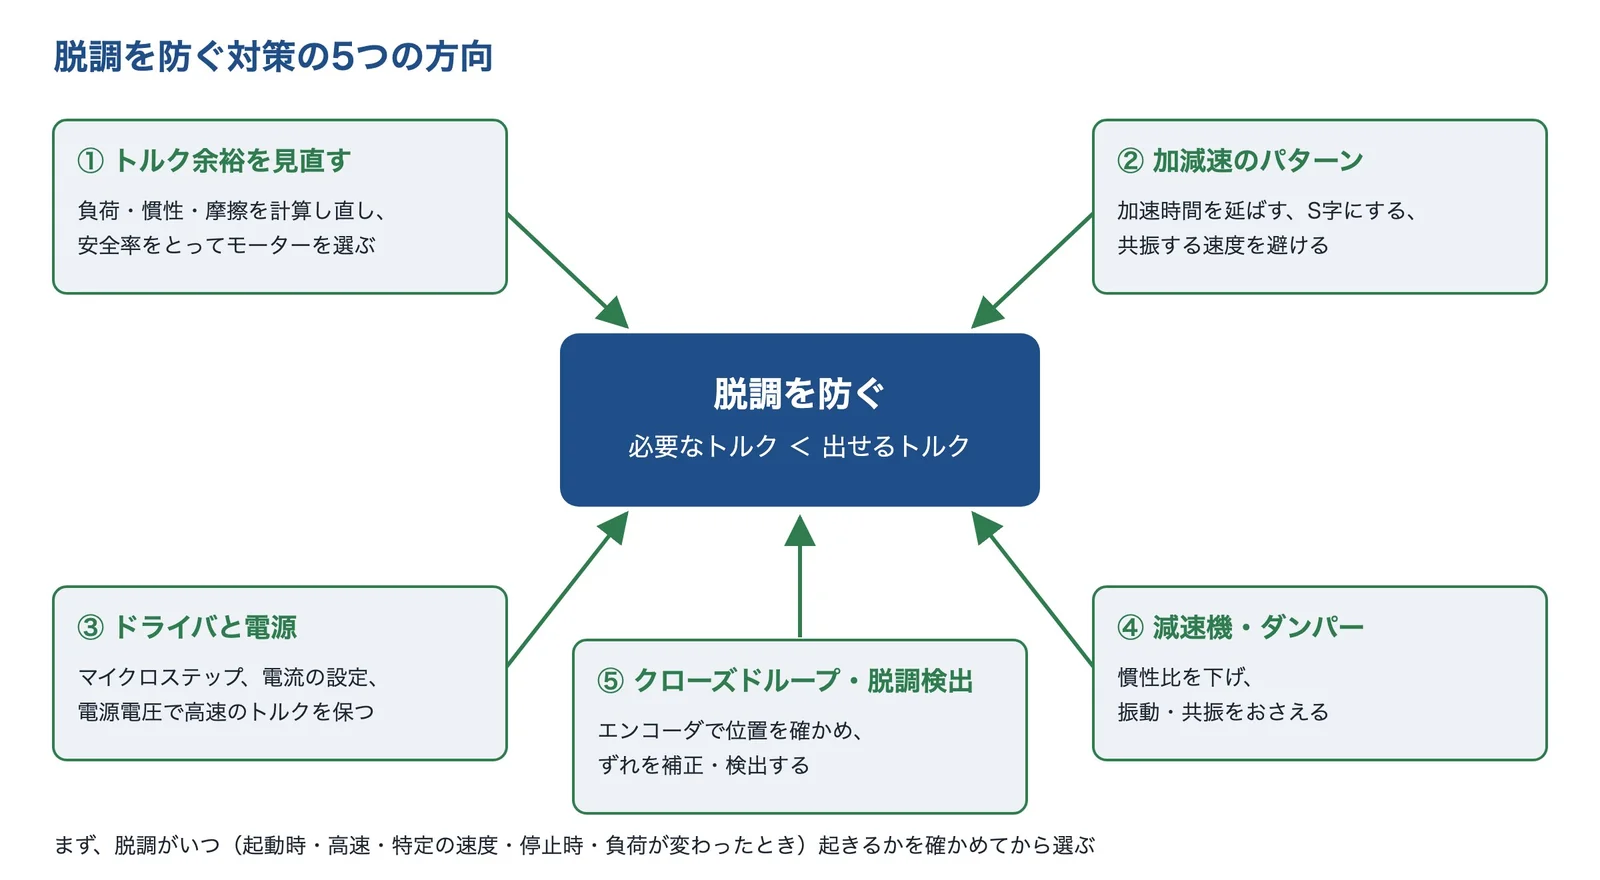
脱調を防ぐ対策は、大きく分けて、①トルク余裕の見直し、②加減速・運転パターン、③ドライバ・電源の設定、④減速機・ダンパー・機構、⑤クローズドループ・脱調検出、の5つです。どれも「必要なトルクを、モーターが出せるトルクより小さく保つ」ための方法です。
AI(Claude)で作成
トルク余裕を見直す
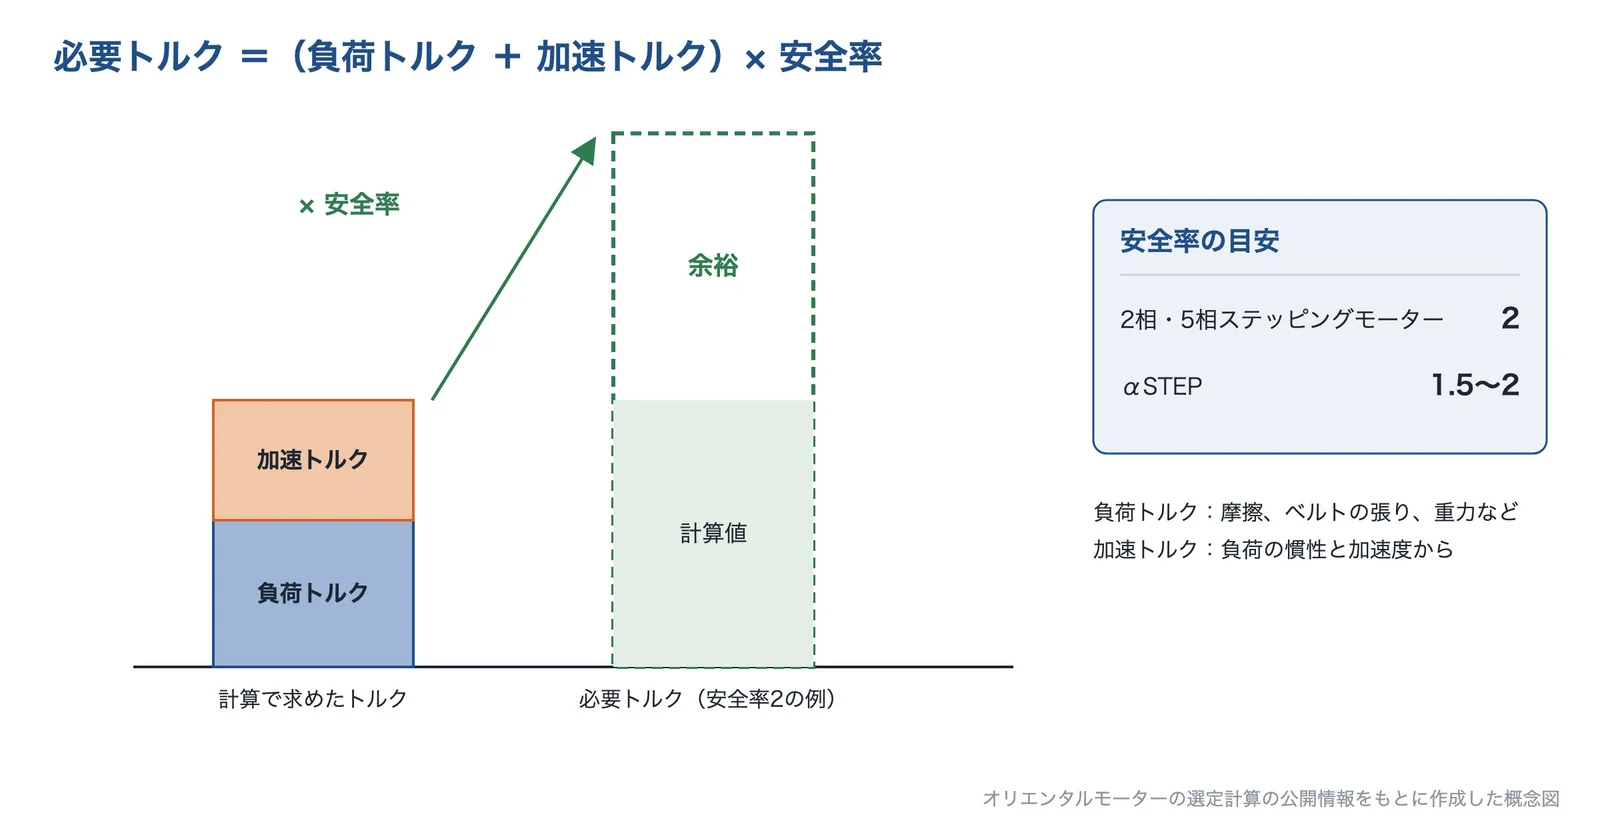
はじめに、必要なトルクを計算し直します。オリエンタルモーターの選定計算では、必要トルクを「(負荷トルク+加速トルク)×安全率」で求め、安全率の目安を、2相・5相ステッピングモーターで2としています。負荷トルクは、摩擦やベルトの張り、重力(上下の軸)などから、加速トルクは、負荷の慣性と加速度から求めます。
このとき、最も重い条件(重いワーク、低温で潤滑剤が硬いときなど)で計算します。負荷の慣性がモーターの慣性に比べて大きすぎないかも確かめます。同社のトラブルシューティング資料は、過負荷が疑われるときの確認項目として、推奨イナーシャ比(慣性モーメント比)に収まっているか、安全率が十分に確保できているかを挙げています。
加減速・運転パターンを緩やかにする
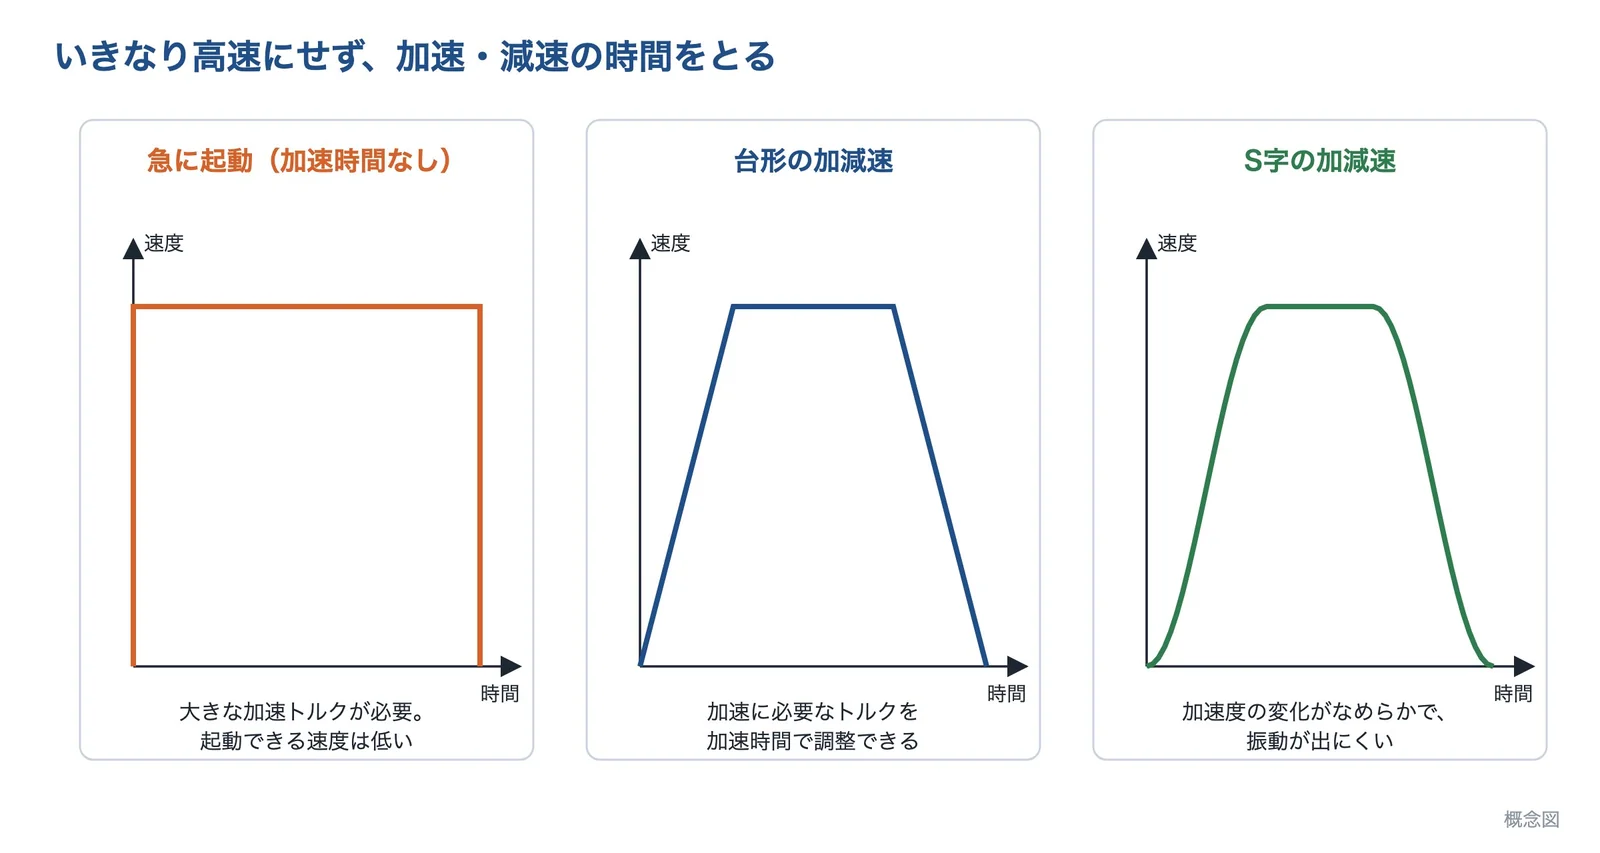
停止からいきなり高速にすると、大きな加速トルクが必要になります。自起動できる速度で起動し、加速の時間をとって運転速度まで上げます。オリエンタルモーターの資料では、運転パターンが厳しい場合の確認項目として、加減速時間を長くする、起動速度を低くする(おおよそ100〜500Hzを目安)、分解能を上げる、を挙げています。
AI(Claude)で作成
加速度が急に変わると、機構が振動しやすくなります。加速の始めと終わりをなめらかにするS字の加減速は、振動をおさえる方法の1つです。ただし、加速を緩やかにすると、共振する速度の範囲を通る時間が長くなります。共振する速度があるなら、その速度で運転しないようにします。
ドライバと電源の設定を見直す
ステッピングモーターのトルクは、ドライバが流す電流で決まります。オリエンタルモーターの資料では、運転電流が低いとトルクが足りず、指令に追従できずに脱調する可能性があるとし、定格電流より低く設定している場合は、定格電流にして確かめるよう勧めています。高速でトルクが足りない場合は、モーター電圧を上げることも対策になります。
低速域の振動には、マイクロステップ駆動が有効です。オリエンタルモーターは、モーターのコイルに流す電流を制御して基本ステップ角度を細分化し、低速域での段階的な動きを滑らかにして、振動を大幅に改善するとしています。なお、マブチモーターNPMは、モーター電流を上げると、安定点で止まろうとする力がブレーキになり、電流を下げたほうが高速で回る場合もあるとしています。電流は「大きいほどよい」とは限らないため、特性を測りながら調整します。
減速機・ダンパー・機構で振動と慣性をおさえる
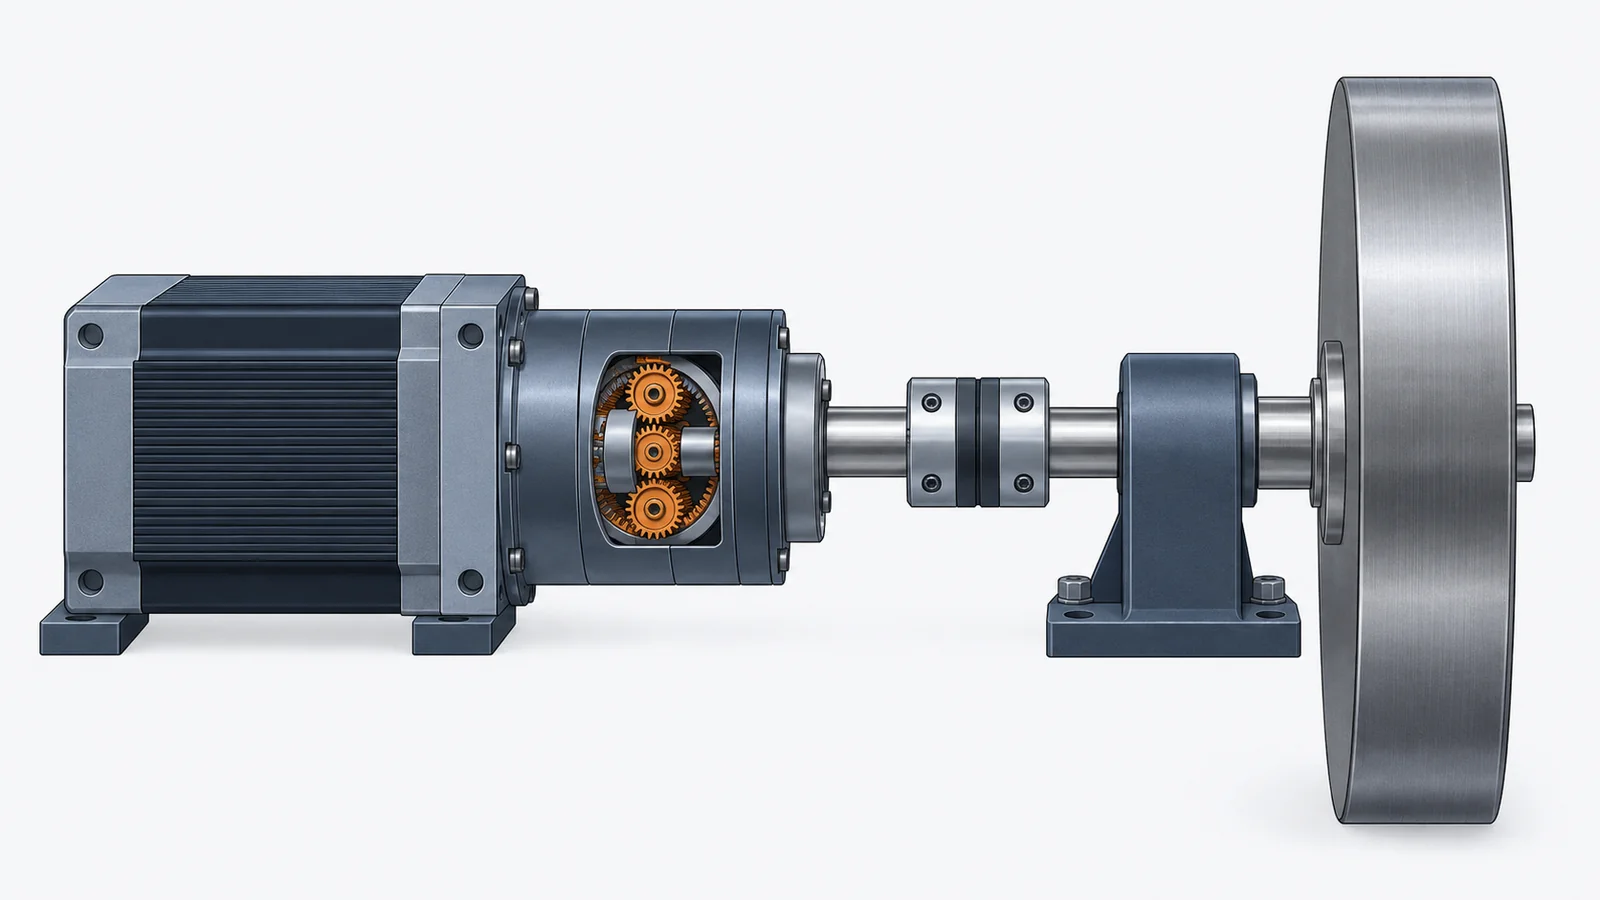
負荷の慣性が大きいときは、減速機を入れると、モーターから見た負荷の慣性とトルクを小さくできます。低速域の乱調や共振には、モーターの軸にダンパーを付ける方法があります。オリエンタルモーターの資料では、速度を変えたくない場合に、ギヤの減速比やボールねじのリードを変えて、モーターの速度だけを変える方法も挙げています。
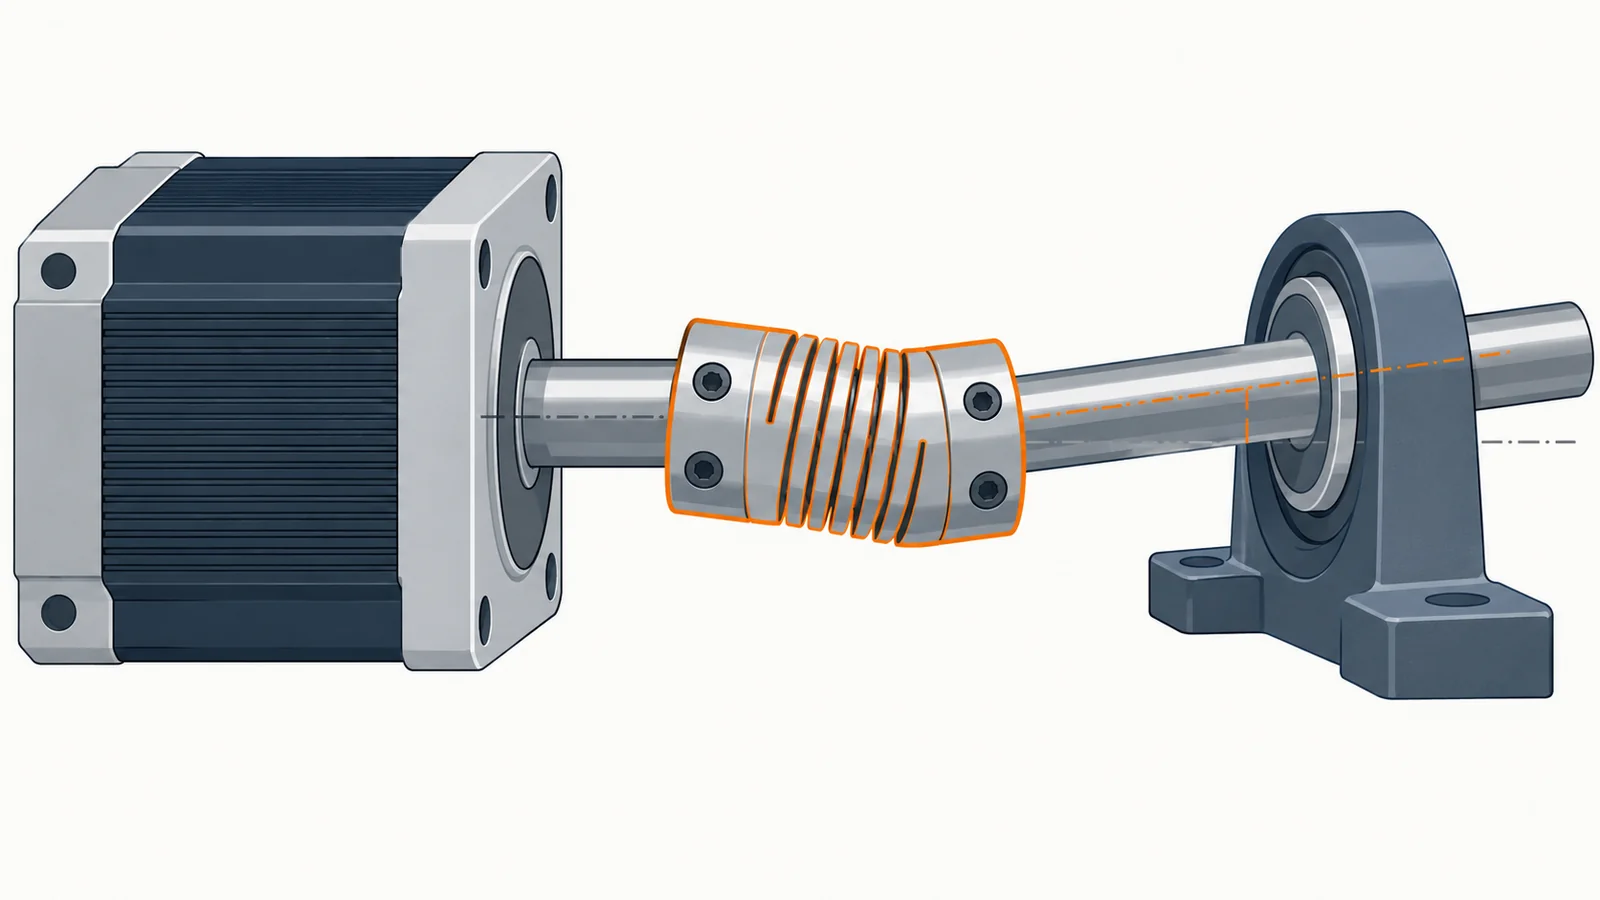
機構の側も確かめます。カップリングの共振、ベルトの張りすぎ、ガイドの潤滑不足、軸の芯ずれは、振動や負荷の増加につながり、脱調の原因になります。
クローズドループ化・脱調検出で位置を確かめる
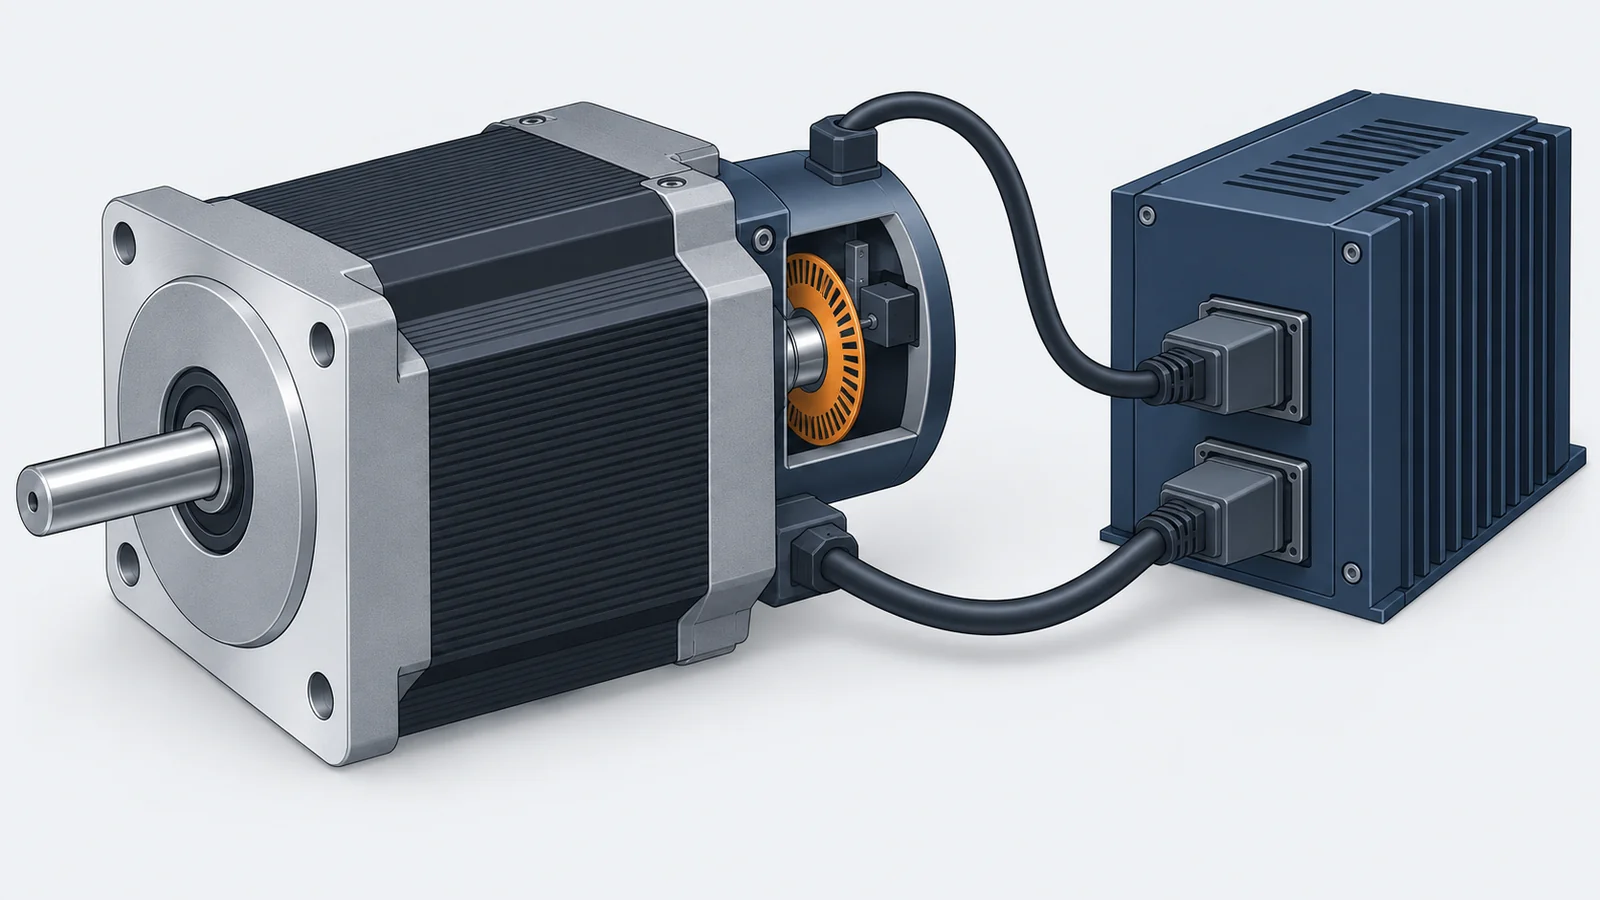
オープンループのステッピングモーターは、脱調しても気づけません。エンコーダなどで実際の位置を測れば、ずれを補正したり、脱調を知らせたりできます。方式は大きく2つあります。1つは、指令の位置と実際の位置の差(位置偏差)をフィードバックして補正する「クローズドループ」、もう1つは、制御はオープンループのまま、位置を監視して脱調が起きたら知らせる「脱調検出」です。
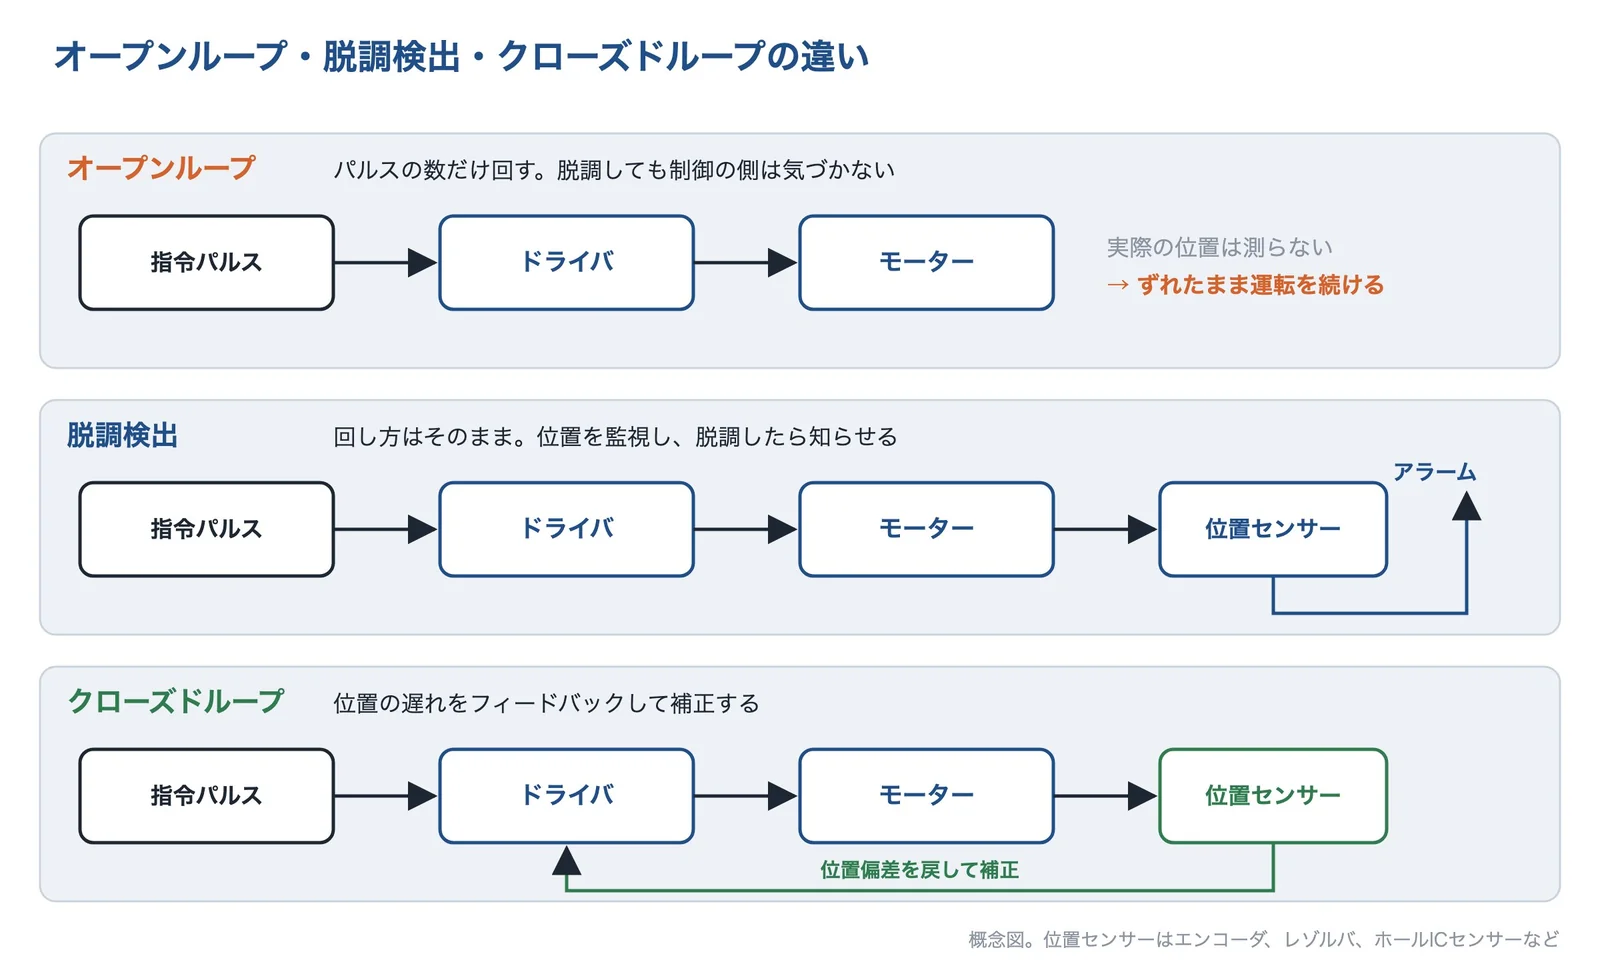
AI(Claude)で作成
ミネベアミツミは、脱調を監視するための位置検出の方式として、ホールICセンサー、光学式・磁気式エンコーダ、バッテリーレス・アブソリュートエンコーダ、レゾルバを挙げています。求める分解能、使う環境(熱、ほこり、振動)、コストで選びます。どうしても必要なトルクに余裕がとれない場合は、サーボモーターへの置き換えも比べます。
出典:モーター必要トルクの算出(選定計算編)|オリエンタルモーター、トラブルシューティング(ステッピングモーター・パルス列)|オリエンタルモーター、マイクロステップ技術|オリエンタルモーター、ステッピングモーターの駆動(第9回)|マブチモーターNPM、ステッピングモーターの脱調を検出する|ミネベアミツミ
脱調を防ぐ技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。
| 企業 | 解決できる課題 | 種類 | 何ができるか | 合う症状 |
|---|---|---|---|---|
| オリエンタルモーター | モーターメーカー | 脱調の原因を症状から切り分けるトラブルシューティング資料と、トルクに余裕があるかを確かめる選定計算の方法を公開しています。 | A 起動した瞬間にガタガタして回らない B 加速中・高速で急に止まり、「キーン」と鳴る C 特定の速度で振動が大きくなり、位置がずれる E 負荷が重い・変わるときだけ脱調する | |
| マブチモーターNPM | モーターメーカー | エンコーダで位置を確かめ、脱調をなくすクローズドループのステッピングモーターをつくっています。 | B 加速中・高速で急に止まり、「キーン」と鳴る D 止まる位置や原点が、気づかないうちにずれていく E 負荷が重い・変わるときだけ脱調する | |
| シナノケンシ | モーターメーカー | 脱調を知らせる「脱調検知」と、遅れても止まらない「クローズドループ」を切り替えられるドライバがあります。 | C 特定の速度で振動が大きくなり、位置がずれる D 止まる位置や原点が、気づかないうちにずれていく E 負荷が重い・変わるときだけ脱調する | |
| メレック | ドライバメーカー | オープンループのまま使える、脱調検出機能付きのステッピングモータ用ドライバを製造・販売しています。 | D 止まる位置や原点が、気づかないうちにずれていく | |
| 東芝デバイス&ストレージ | 半導体メーカー | 負荷トルクに合わせて電流を自動で調整し、脱調を防ぐステッピングモータドライバICをつくっています。 | A 起動した瞬間にガタガタして回らない B 加速中・高速で急に止まり、「キーン」と鳴る |
オリエンタルモーター株式会社|脱調の原因を切り分ける資料と、トルク余裕を確かめる選定計算
オリエンタルモーターとは
オリエンタルモーターは、東京都台東区に本社を置く、精密小型モーターと制御用の電子回路などの開発・製造の会社です。1885年に創業しました。ステッピングモーターの選定計算の方法や、「位置ずれする」ときのトラブルシューティング資料を公開しています。
出典:オリエンタルモーターの公開情報をもとに AI(Claude)で作成
オリエンタルモーターの得意技術
| 技術 | 内容 |
|---|---|
| 選定計算と安全率 | 必要トルクを「(負荷トルク+加速トルク)×安全率」で求める。安全率の目安は、2相・5相ステッピングモーターで2、αSTEPで1.5〜2としている |
| トラブルシューティング資料 | 脱調が起きるタイミング(起動時・加速中・運転中・減速中)と音(「ガガ」「キーン」など)から、運転電流、運転パターン、過負荷、振動(共振)などの原因を切り分ける |
| マイクロステップ駆動 | 5相ステッピングモーターの基本ステップ角度0.72°を、電流の制御で1/1〜1/250に細分化し、低速域の振動をおさえる |
同社の資料では、運転パターンが厳しい場合の確認項目として、加減速時間を長くする、起動速度を低くする(おおよそ100〜500Hzが目安)、分解能を上げる、などを挙げています。
オリエンタルモーターが解決できる課題
- 起動時・加速中に脱調する原因を、症状から切り分けたい
- モーターのトルクに余裕があるかを、計算で確かめ直したい
- 低速で振動が大きく、位置がずれる
出典:モーター必要トルクの算出(選定計算編)|オリエンタルモーター、トラブルシューティング(ステッピングモーター・パルス列)|オリエンタルモーター、マイクロステップ技術|オリエンタルモーター、会社概要|オリエンタルモーター
マブチモーターNPM株式会社|エンコーダで位置を確かめ、脱調をなくすクローズドループステッピングモーター
マブチモーターNPMとは
マブチモーターNPMは、東京都文京区に本社を置く、ステッピングモーターなどの精密小型モーターと、モータードライバー、コントローラーの会社です(旧社名 日本パルスモーター)。ステッピングモーターの駆動の仕組みを解説する連載も公開しています。
出典:マブチモーターNPMの公開情報をもとに AI(Claude)で作成
マブチモーターNPMの得意技術
| 技術 | 内容 |
|---|---|
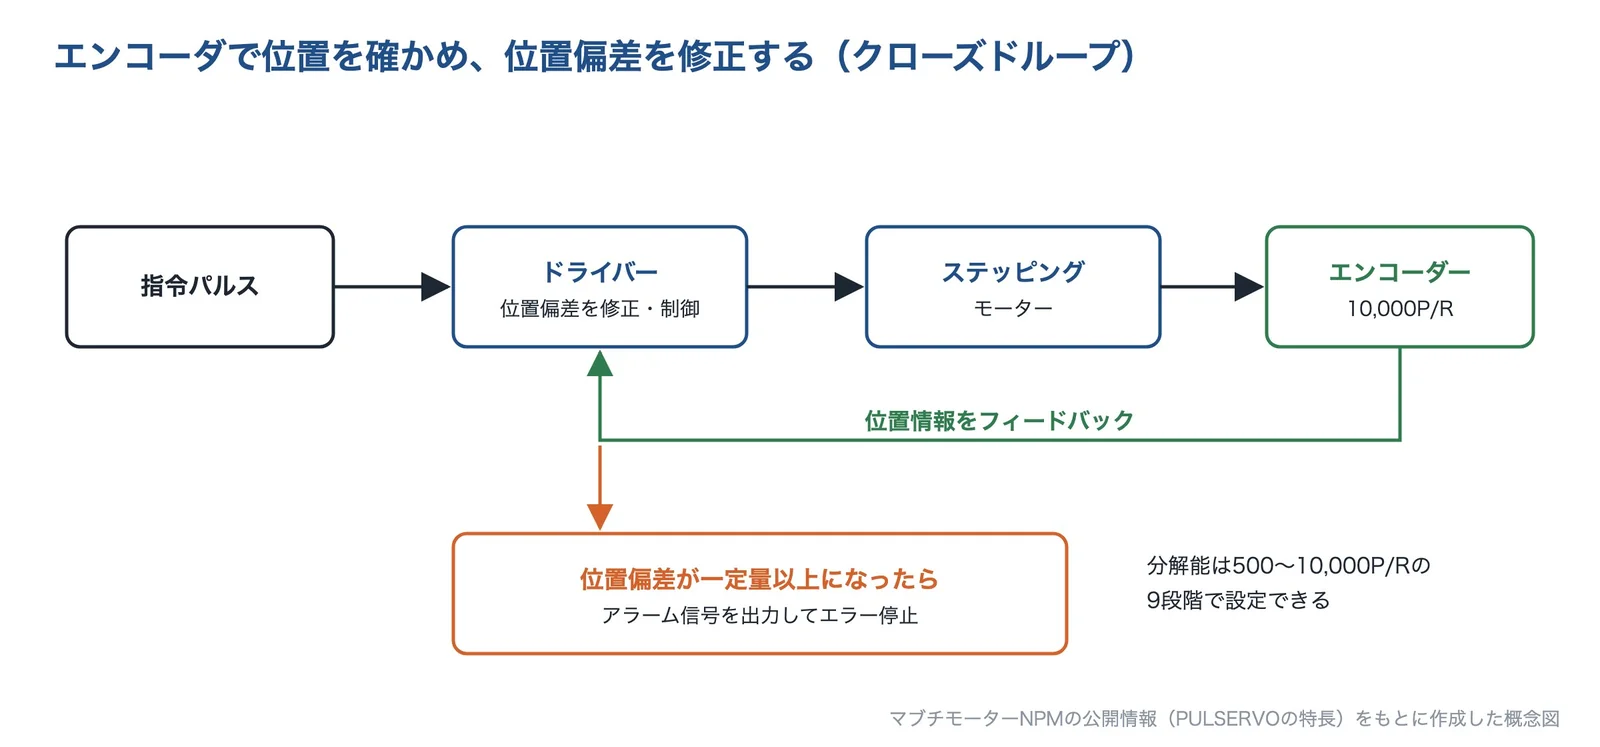
| PULSERVO(パルサーボ) | ステッピングモーターに取り付けたエンコーダーから位置情報をフィードバックし、位置偏差を修正・制御して動作する。同社は、オープンループ制御の弱点であった脱調を無くしたとしている |
| アラーム出力 | 大きな負荷で位置偏差が一定量以上大きくなると、アラーム信号を出力してエラー停止する |
| 分解能と電流 | 位置検出用エンコーダー(10,000P/R)を搭載し、500〜10,000P/Rの9段階の分解能を設定できる。動作中の電流を定格の150%まで設定でき、加減速特性が向上するとしている |
同社の解説では、低速域で起きる「乱調」の対策として、乱調域を避けて使う、駆動電流を減らす、マイクロステップを使う、ダンパーを付けることを挙げています。
マブチモーターNPMが解決できる課題
- 負荷の変動や急な加速で脱調し、位置がずれる
- 脱調したときに、気づかずに動き続けるのを防ぎたい
- 高速で脱調し、原因を理解したい
出典:PULSERVOの特長|マブチモーターNPM、ステッピングモーターの駆動(第9回)|マブチモーターNPM、会社概要|マブチモーターNPM
シナノケンシ株式会社|脱調を知らせる「脱調検知」と、遅れても止まらない「クローズドループ」を切り替えられるドライバ
シナノケンシとは
シナノケンシは、長野県上田市に本社を置く、小型精密モーターの会社です。ステッピングモーターの標準品を「プレクスモーション」のブランドで販売しています。
出典:シナノケンシの公開情報をもとに AI(Claude)で作成
シナノケンシの得意技術
| 技術 | 内容 |
|---|---|
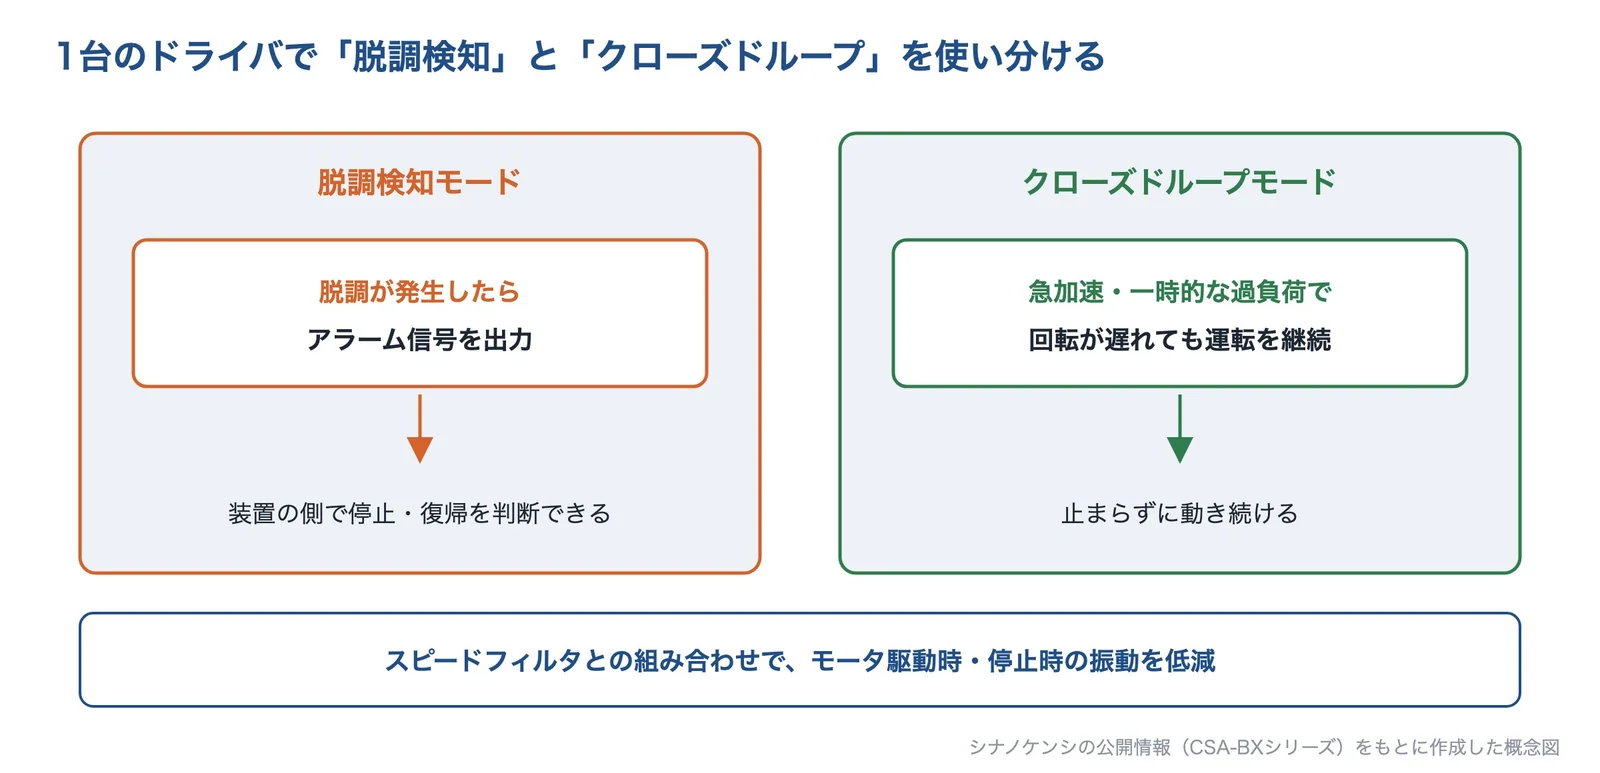
| CSA-BXシリーズ | 脱調検知機能とクローズドループ制御機能を搭載したモータドライバと、専用のステッピングモータのセット |
| 脱調検知モード | 脱調が発生した際にアラーム信号を出力する |
| クローズドループモード | 急加速や一時的な過負荷などで入力パルスに対してモータの回転が遅れても、モータの運転を継続させる。スピードフィルタとの組み合わせで、駆動時・停止時の振動を低減できる |
シナノケンシが解決できる課題
- 脱調が起きたことを、装置の側で確実に知りたい
- 一時的な過負荷や急加速で、運転が止まらないようにしたい
- 駆動時・停止時の振動を減らしたい
出典:脱調検知ドライバ&ステッピングモータセット CSA-BXシリーズ|シナノケンシ
株式会社メレック|オープンループのまま使える、脱調検出機能付きのステッピングモータ用ドライバ
メレックとは
メレックは、東京都八王子市に本社を置く、1973年創立の会社です。ステッピングモータ・サーボモータ用のコントローラと、ステッピングモータ用のドライバを製造・販売しています。
出典:メレックの公開情報をもとに AI(Claude)で作成
メレックの得意技術
| 技術 | 内容 |
|---|---|
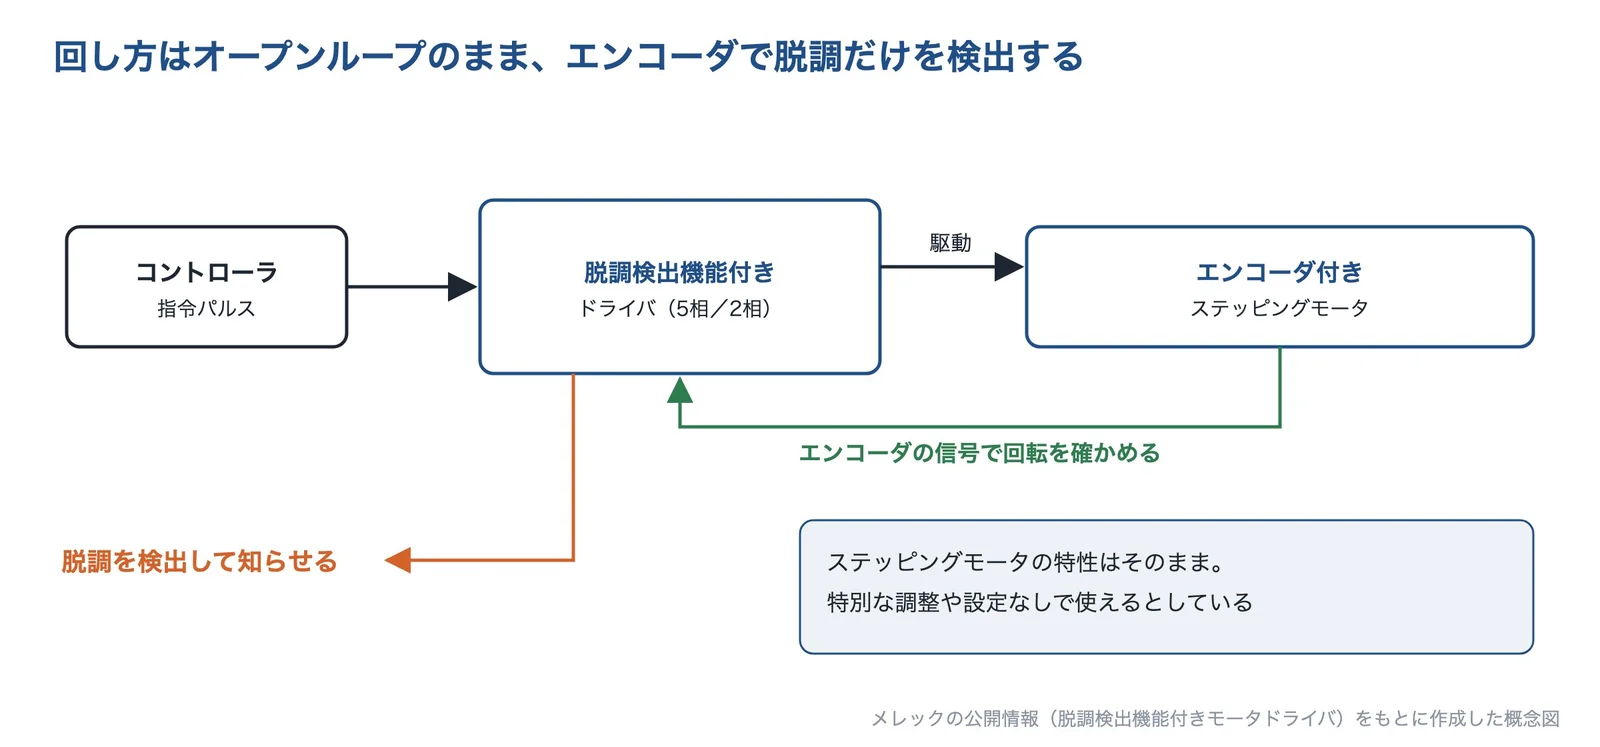
| 脱調検出機能付きドライバ | エンコーダ付きステッピングモータを使って、脱調を検出できるDC電源入力のドライバ(QDB-MS…ELシリーズ) |
| オープンループのまま | ドライブ方法はオープンループで、ステッピングモータの特性はそのまま、特別な調整や設定なしで使えるとしている |
| 5相・2相に対応 | 5相/2相のバイポーラ駆動に対応する |
メレックが解決できる課題
- いまのオープンループの制御を変えずに、脱調だけを検出したい
- 脱調に気づかず、原点や停止位置がずれたまま動き続けるのを防ぎたい
出典:脱調検出機能付きモータドライバ(DC電源入力)|メレック、会社概要|メレック
東芝デバイス&ストレージ株式会社|負荷トルクに合わせて電流を自動で調整し、脱調を防ぐステッピングモータドライバIC
東芝デバイス&ストレージとは
東芝デバイス&ストレージは、神奈川県川崎市に本社を置く、パワー半導体やモータドライバICなどの半導体と、ストレージ製品の会社です。装置の基板にのせるステッピングモータドライバICをつくっています。
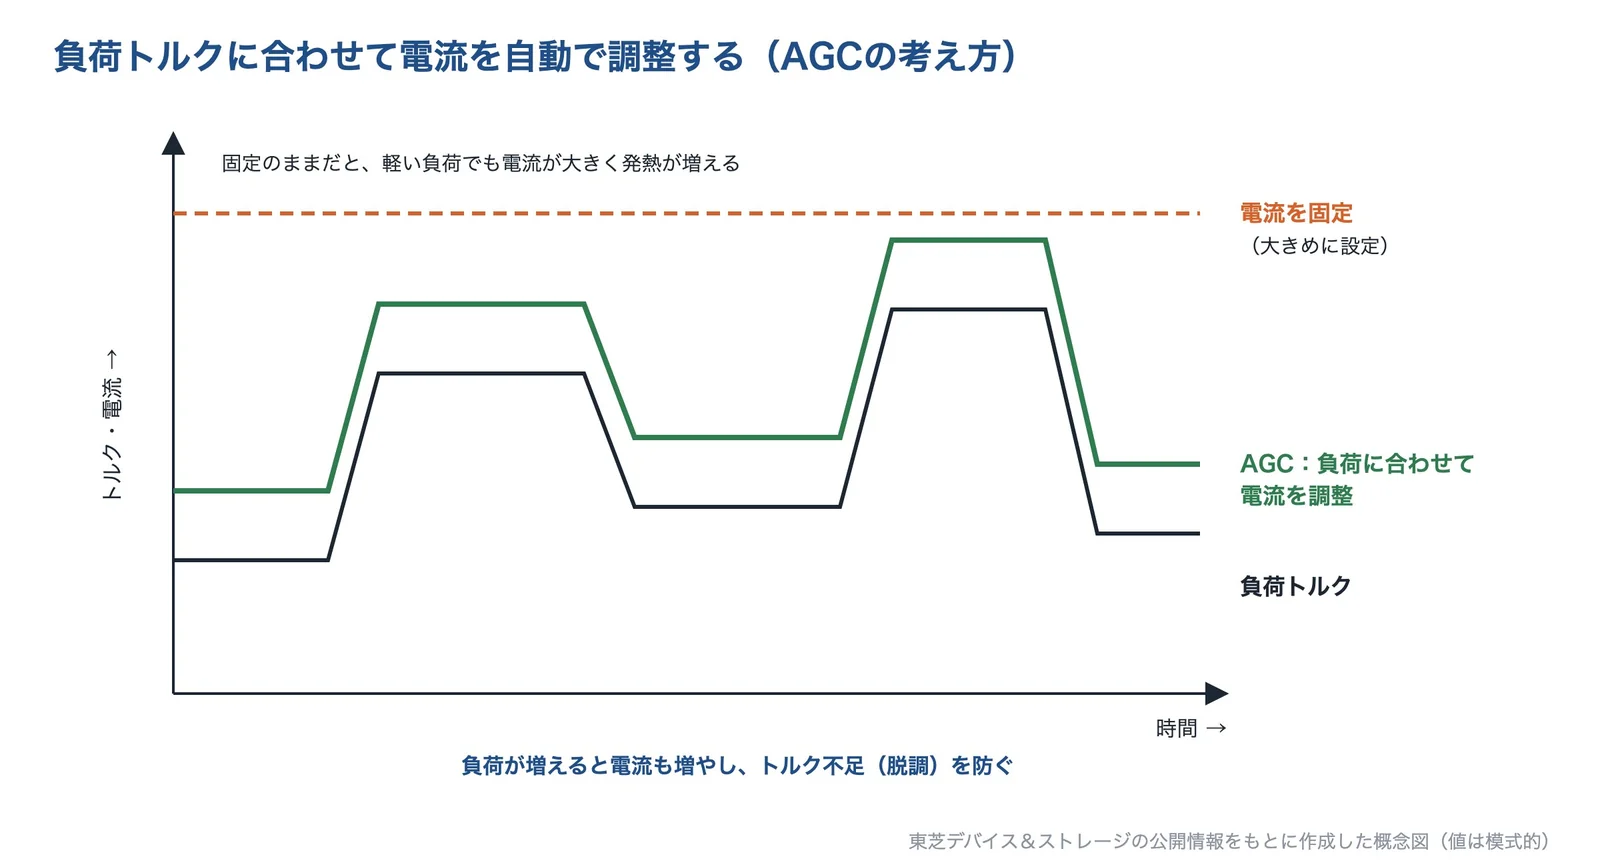
出典:東芝デバイス&ストレージの公開情報をもとに AI(Claude)で作成
東芝デバイス&ストレージの得意技術
| 技術 | 内容 |
|---|---|
| AGC(Active Gain Control) | モータの負荷トルクに応じて自動的に電流を最適化する機能。脱調を防ぎながら、効率を改善する |
| 対応するドライバIC | TB67S249FTG(4.5A)、TB67S279FTG(2A)など |
| ACDS | 電流検出用の外付け抵抗を使わずに電流を検出する方式(Advanced Current Detection System) |
同社は、従来は脱調を避けるために、必要な電流量にさらに余剰電流を流してトルクマージンを確保してきたが、これが効率改善や発熱低減を妨げる要因になっていたとしています。AGCでは、ドライバIC自身が外付けセンサ無しでモータの状況を監視し、負荷トルクに応じた電流を自動で調整するとしています。
東芝デバイス&ストレージが解決できる課題
- 電流を大きめに設定すると発熱し、下げると脱調する
- 自社の基板で、ステッピングモーターの駆動回路を設計したい
出典:脱調防止機能を搭載したステッピングモータドライバのラインアップ追加について|東芝デバイス&ストレージ、会社概要|東芝デバイス&ストレージ
選ぶ前に確かめる条件
企業に相談したり、対策を選んだりする前に、次の条件を整理しておくと、対策選びが早くなります。
- 脱調が起きるタイミング(起動時、加速中、一定速度、減速中、停止時)と、そのときの音
- モーターとドライバの型式、運転電流の設定、電源電圧、分解能(マイクロステップの分割数)
- 運転パターン(起動速度、加減速時間、運転速度)と、上位の機器(パルス発生器、PLCなど)の設定
- 負荷の条件(質量、慣性モーメント、摩擦、上下の軸か、最も重い条件)と、機構(カップリング、ベルト、ボールねじのリード、減速比)
- 位置のずれの量(決まった量か、ばらばらか)と、ずれが増えていくか
- 速度や負荷を変えたときに、症状が変わるか
- モーターの温度と、周囲温度
- 脱調を「防ぎたい」のか、「起きたら知りたい」のか。いまの制御(オープンループ)を変えられるか
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年9月29日








