
機械を小さくしたいが、モーターやアクチュエーターは小さくすると力が足りない。今と同じ大きさのまま、出力を上げたい。電流を増やすと熱くなって止まり、回転を上げると鉄心が熱くなる。こうした悩みの多くは、モーターの損失(熱)と、それを逃がす力の釣り合いで出力が頭打ちになっていることが原因です。
小型のまま出力を上げる方法は、熱を逃がす、銅を増やす、磁石と磁気回路を見直す、回転を上げて減速機でトルクにする、鉄心の損失を減らす、の大きく5つです。何で頭打ちになっているかによって、効く方法が変わります。まずは次のマトリクスで、自分の課題に近いものと、使える技術を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | 冷却の強化(液冷・含浸・モールド) | 高占積率の巻線(平角線・分割コア) | 磁石と磁気回路(ハルバッハ・アキシャルギャップ) | 高速化と小型減速機 | 低鉄損の鉄心材料 |
|---|---|---|---|---|---|
| A出力を上げると巻線が熱くなり、連続で回せない | ◎ | ○ | △ | ||
| B外形は決まっていて、同じ大きさのままトルクを上げたい | ○ | ○ | ◎ | △ | |
| C巻線がスロットに入りきらず、電流を増やせない | ○ | ◎ | |||
| D回転を上げると鉄心が熱くなり、効率が落ちる | ○ | △ | ◎ | ||
| Eモーターと減速機を合わせた駆動部を小さく・軽くしたい | ○ | ◎ | ○ |
◎ 第一候補○ 有効△ 条件によって有効
※記号は一般的な傾向に基づく目安です。実際に使える方法は、モーターの種類、必要なトルクと回転速度、連続か短時間か、使う温度、冷却に使えるもの(空気・水・油)、生産量、コストによって異なります。「低鉄損の鉄心材料」の「△」(症状A)は、高回転で鉄損の割合が大きいモーターに限って効くことを、「磁石と磁気回路」の「△」(症状D)は、ハルバッハ配列のように鉄心の損失を減らす構成を選ぶ場合を、「高速化と小型減速機」の「△」(症状B)は、減速機を足す場所がある場合を示します。
記号の理由と出典(15件)
マトリクスの記号ごとに、理由と出典をまとめました。出典が「編集部の解説」のものは、この記事の本文の説明をもとにした編集部の評価です。症状の記号を押すと、その症状の説明へ移ります。
| 症状 | 技術 | 記号 | 理由 | 出典 |
|---|---|---|---|---|
| A | 冷却の強化(液冷・含浸・モールド) | ◎ | 巻線の熱を逃がす冷却を強め、連続運転で出せる出力を上げられるため第一候補 | 銀河電機工業 |
| A | 高占積率の巻線(平角線・分割コア) | ○ | 銅の割合を増やして巻線の抵抗を下げ、発熱そのものを減らせるため有効 | 編集部の解説 |
| A | 低鉄損の鉄心材料 | △ | 鉄損を減らして発熱を下げられるが、高回転で鉄損の割合が大きいモーターに限る | 編集部の解説 |
| B | 冷却の強化(液冷・含浸・モールド) | ○ | 冷却を強くするほど流せる電流の上限が上がり、同じ大きさで出せるトルクを上げられるため有効 | 編集部の解説 |
| B | 高占積率の巻線(平角線・分割コア) | ○ | コイルを替えるだけで同じ大きさのまま出力を上げられる例があり、有効 | 浦谷エンジニアリング |
| B | 磁石と磁気回路(ハルバッハ・アキシャルギャップ) | ◎ | 磁気回路の見直しですき間の磁束を強くでき、同じ大きさで出力を上げられるため第一候補 | 大洋電機エンジニアリング |
| B | 高速化と小型減速機 | △ | 減速機を足す場所がある場合に限り、小型のモーターで高いトルクを出せる。条件つき | 編集部の解説 |
| C | 冷却の強化(液冷・含浸・モールド) | ○ | 巻線のすき間をワニスや樹脂で埋めて熱を伝えやすくでき、巻線が入りきらない場合の補助になる | 編集部の解説 |
| C | 高占積率の巻線(平角線・分割コア) | ◎ | 平角線などで占積率を上げ、スロットに入りきらない問題を直接解けるため第一候補 | 浦谷エンジニアリング |
| D | 冷却の強化(液冷・含浸・モールド) | ○ | 鉄心の熱をハウジングへ逃がせるため、鉄損による発熱への補助として有効 | 編集部の解説 |
| D | 磁石と磁気回路(ハルバッハ・アキシャルギャップ) | △ | ハルバッハ配列のように鉄心の損失を減らす構成を選ぶ場合に限り有効。条件つき | 編集部の解説 |
| D | 低鉄損の鉄心材料 | ◎ | アモルファスなど鉄損の小さい材料で、高回転で増える鉄損を直接減らせるため第一候補 | プロテリアル |
| E | 磁石と磁気回路(ハルバッハ・アキシャルギャップ) | ○ | 薄型の磁気回路で減速機を使わず直接回せる例があり、駆動部を小さくできるため有効 | ダイナックス |
| E | 高速化と小型減速機 | ◎ | 小さいモーターの回転を落として大きいトルクにでき、駆動部を小さくできるため第一候補 | 前田精密製作所 |
| E | 低鉄損の鉄心材料 | ○ | 高速化で増える鉄損を抑えられるため、小型の高速モーターと組み合わせて有効 | 編集部の解説 |
課題の診断と解決策
出力を上げると巻線が熱くなり、連続で回せない
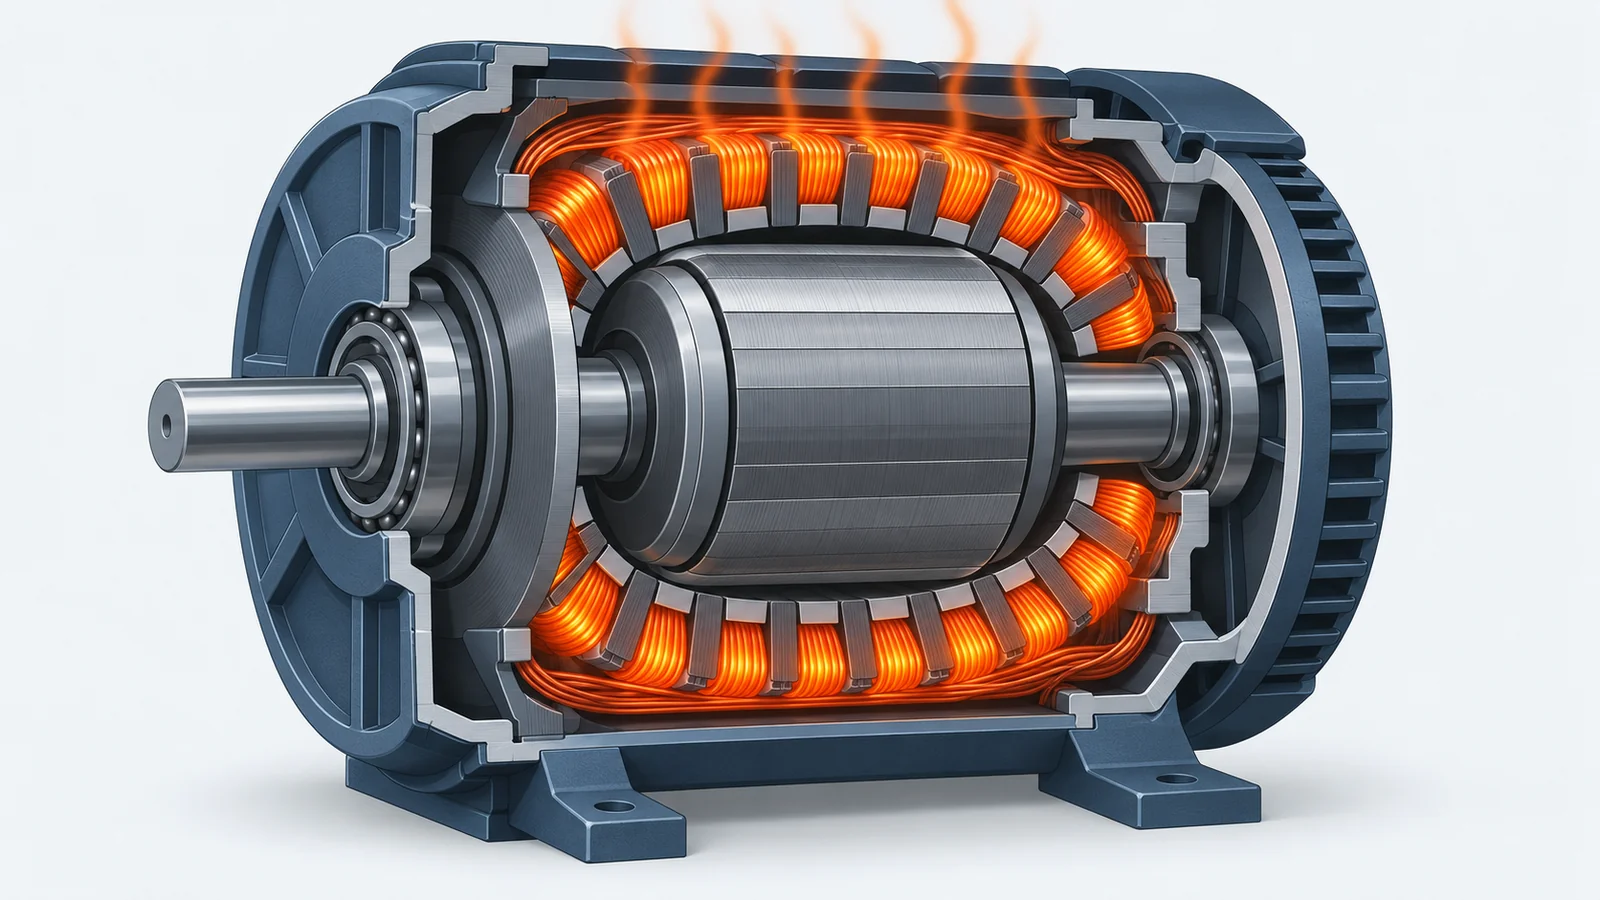
電流を増やすと、しばらくは回るが、巻線の温度が上がって止まる。短時間なら出せる出力が、連続では出せない。
- 起きている現象
- モーターの損失はほとんどが熱になります。電流を増やすと、巻線の抵抗で出る熱(銅損)は電流の2乗で増えます。熱が外へ逃げる速さが追いつかないと、巻線の温度が絶縁の耐熱クラスの上限に近づき、それ以上は出力を上げられません。
- 解決に使える技術
- 冷却の強化(液冷・含浸・モールド)巻線の熱を鉄心・ハウジングへ伝えやすくし、外へ逃がす
- 高占積率の巻線(平角線・分割コア)銅を増やして抵抗を下げ、同じ電流での発熱を減らす
- 低鉄損の鉄心材料高回転のモーターなら、鉄損を減らして全体の発熱を下げる
冷却を強くすると、水路やポンプ、油の配管が必要になり、モーター全体は大きく、高くなることがあります。まずは、どこの温度が高いのか(巻線の中心、コイルエンド、磁石)と、損失の内訳を確かめます。
外形は決まっていて、同じ大きさのままトルクを上げたい
機械の中の取り付け場所は変えられない。今のモーターと同じ外径・長さのまま、もっと大きいトルクが欲しい。
- 起きている現象
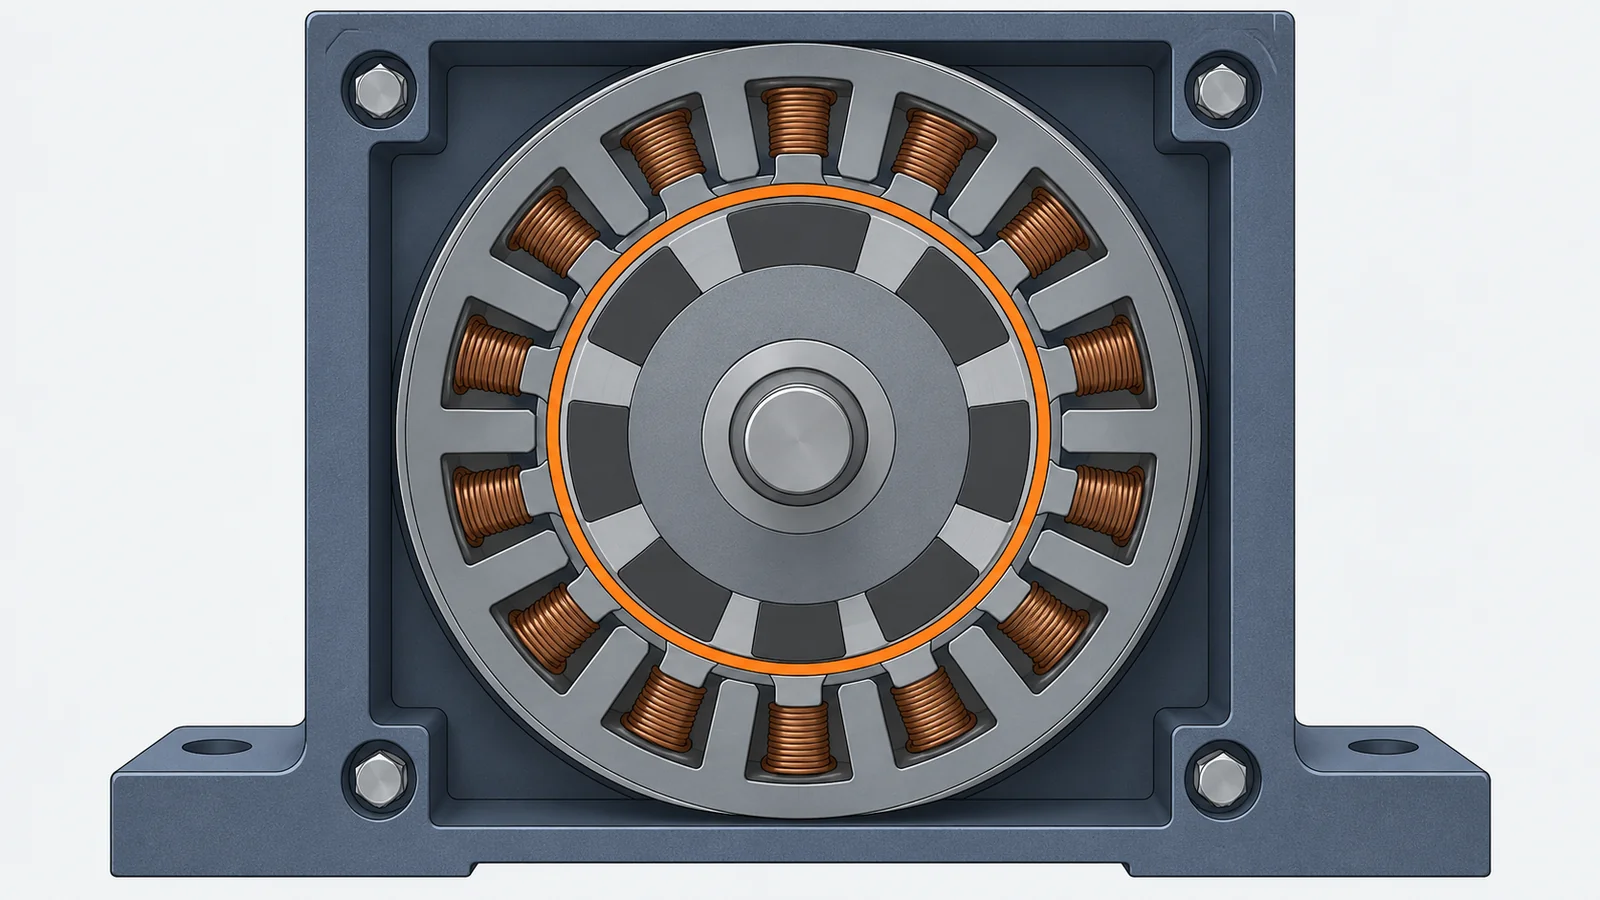
- モーターのトルクは、ロータとステータの間のすき間(ギャップ)の面で出せる力と、ロータの大きさ(外径の2乗×積厚)でほぼ決まります。同じ大きさでトルクを上げるには、すき間の磁束を強くするか、流せる電流を増やす(=熱を処理する)必要があります。
- 解決に使える技術
- 磁石と磁気回路(ハルバッハ・アキシャルギャップ)磁石と磁気回路を見直してすき間の磁束を強くする。薄い場所ならアキシャルギャップ
- 高占積率の巻線(平角線・分割コア)同じスロットに多くの銅を入れて、流せる電流を増やす
- 冷却の強化(液冷・含浸・モールド)熱を逃がして、流せる電流の上限を上げる
磁石を強くすると、磁石の量や材料費が増え、温度が上がると減磁しやすくなります。レアアース磁石は価格や調達の変動もあるので、使う温度と、磁石を減らす・替える選択肢も合わせて検討します。
巻線がスロットに入りきらず、電流を増やせない
太い線にしたいが、スロットに入らない。巻数を増やしたいが、すき間が埋まらない。
- 起きている現象
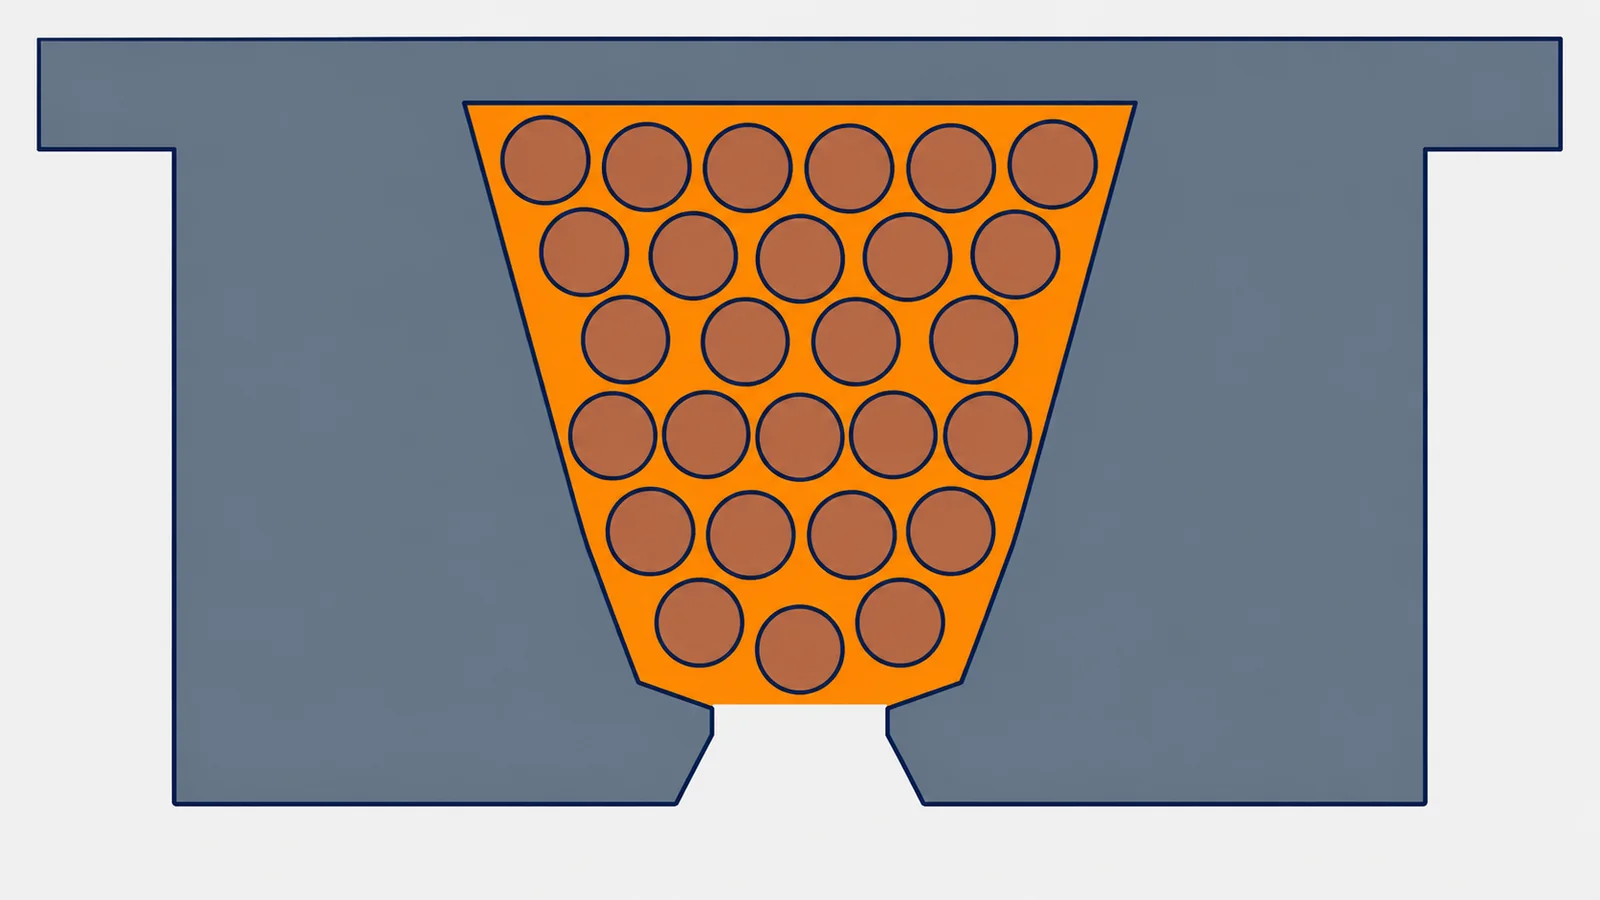
- 丸い電線をスロットに巻くと、線と線の間にどうしてもすき間が残ります。スロットの中で銅が占める割合(占積率)が低いと、巻線の抵抗が大きくなり、同じ電流でも熱が多く出ます。すき間の空気は熱を通しにくいので、熱もこもりやすくなります。
- 解決に使える技術
- 高占積率の巻線(平角線・分割コア)平角線・エッジワイズ巻き、集中巻、分割コアで銅を増やす
- 冷却の強化(液冷・含浸・モールド)すき間をワニスや樹脂で埋めて、熱を伝えやすくする
平角線は、曲げる所の加工や、線どうしの絶縁、端末の接続に工夫が要り、設備も専用になりがちです。量産するなら、試作の段階から、巻線の方法と生産設備を合わせて相談します。
回転を上げると鉄心が熱くなり、効率が落ちる
小型にするために回転を上げたら、鉄心やモーター全体が熱くなった。低速では良かった効率が、高速で落ちる。
- 起きている現象
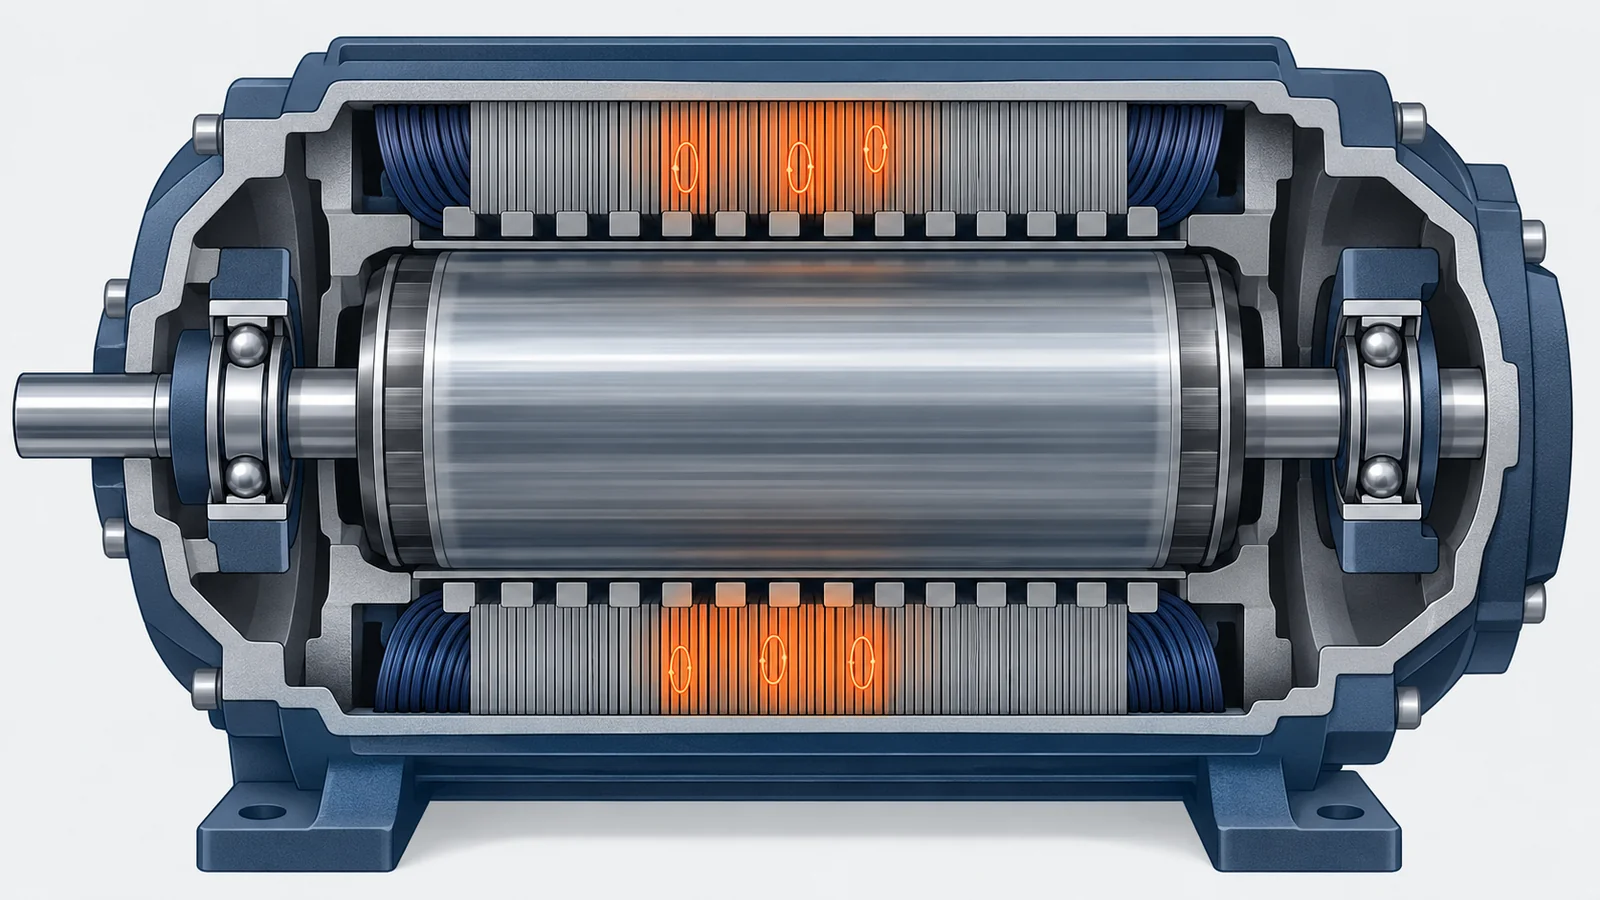
- 鉄心の損失(鉄損)は、磁界が変わる速さ(周波数)とともに増えます。回転を上げると周波数が上がり、ヒステリシス損は周波数に比例して、渦電流損は周波数の2乗に比例して増えます。高速では、磁石の中に流れる渦電流で磁石が熱くなることもあります。
- 解決に使える技術
- 低鉄損の鉄心材料薄い電磁鋼板、6.5%ケイ素鋼板、アモルファスなど、高い周波数で損失の小さい材料にする
- 冷却の強化(液冷・含浸・モールド)鉄心の熱をハウジングへ逃がす
- 磁石と磁気回路(ハルバッハ・アキシャルギャップ)鉄心を使わない構成など、磁気回路で損失を減らす
低鉄損の材料は、電磁鋼板より高価だったり、硬くて打ち抜きにくかったりします。鉄損がどれだけ減るかは、周波数と磁束密度によって違うので、使う回転速度の範囲での値で比べます。
モーターと減速機を合わせた駆動部を小さく・軽くしたい
ロボットの関節や、車輪を回す駆動部。大きいトルクが要るので、モーターが大きく重くなる。
- 起きている現象
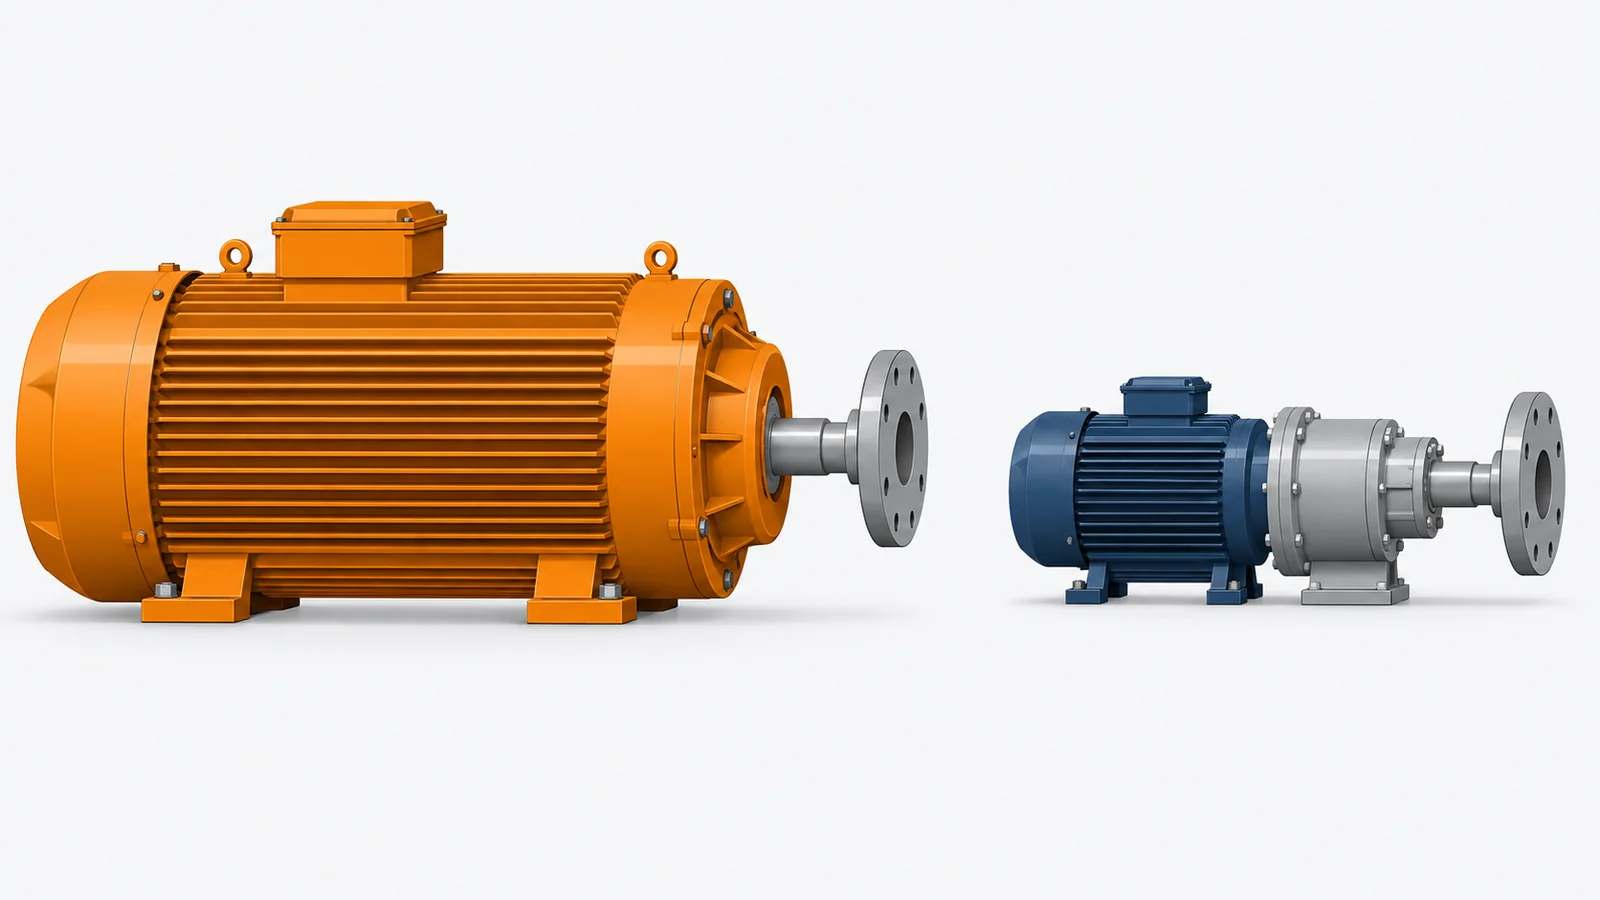
- 必要なトルクをモーターだけで出そうとすると、ロータを大きくするしかありません。小さい高速のモーターで回し、減速機で回転を落とすと、出力軸のトルクはおよそ減速比の倍になります。ただし、減速機の大きさ・重さ・効率・バックラッシも全体に効きます。
- 解決に使える技術
- 高速化と小型減速機モーターを高速・小型にして、高減速比の小型減速機と組み合わせる
- 低鉄損の鉄心材料高速にしたときに増える鉄損を抑える
- 磁石と磁気回路(ハルバッハ・アキシャルギャップ)逆に、薄型で大きいトルクのモーターで、減速機をなくす(ダイレクトドライブ)
減速比を大きくすると、モーターは小さくできますが、バックラッシ、騒音、寿命、外からの力で逆に回されたときの挙動が問題になることがあります。位置決めの精度や、ぶつかったときの安全も含めて、減速機を選びます。
なぜ、小型のまま出力を上げるのは難しいのか
出力はトルク×回転速度。トルクはロータの大きさで決まる
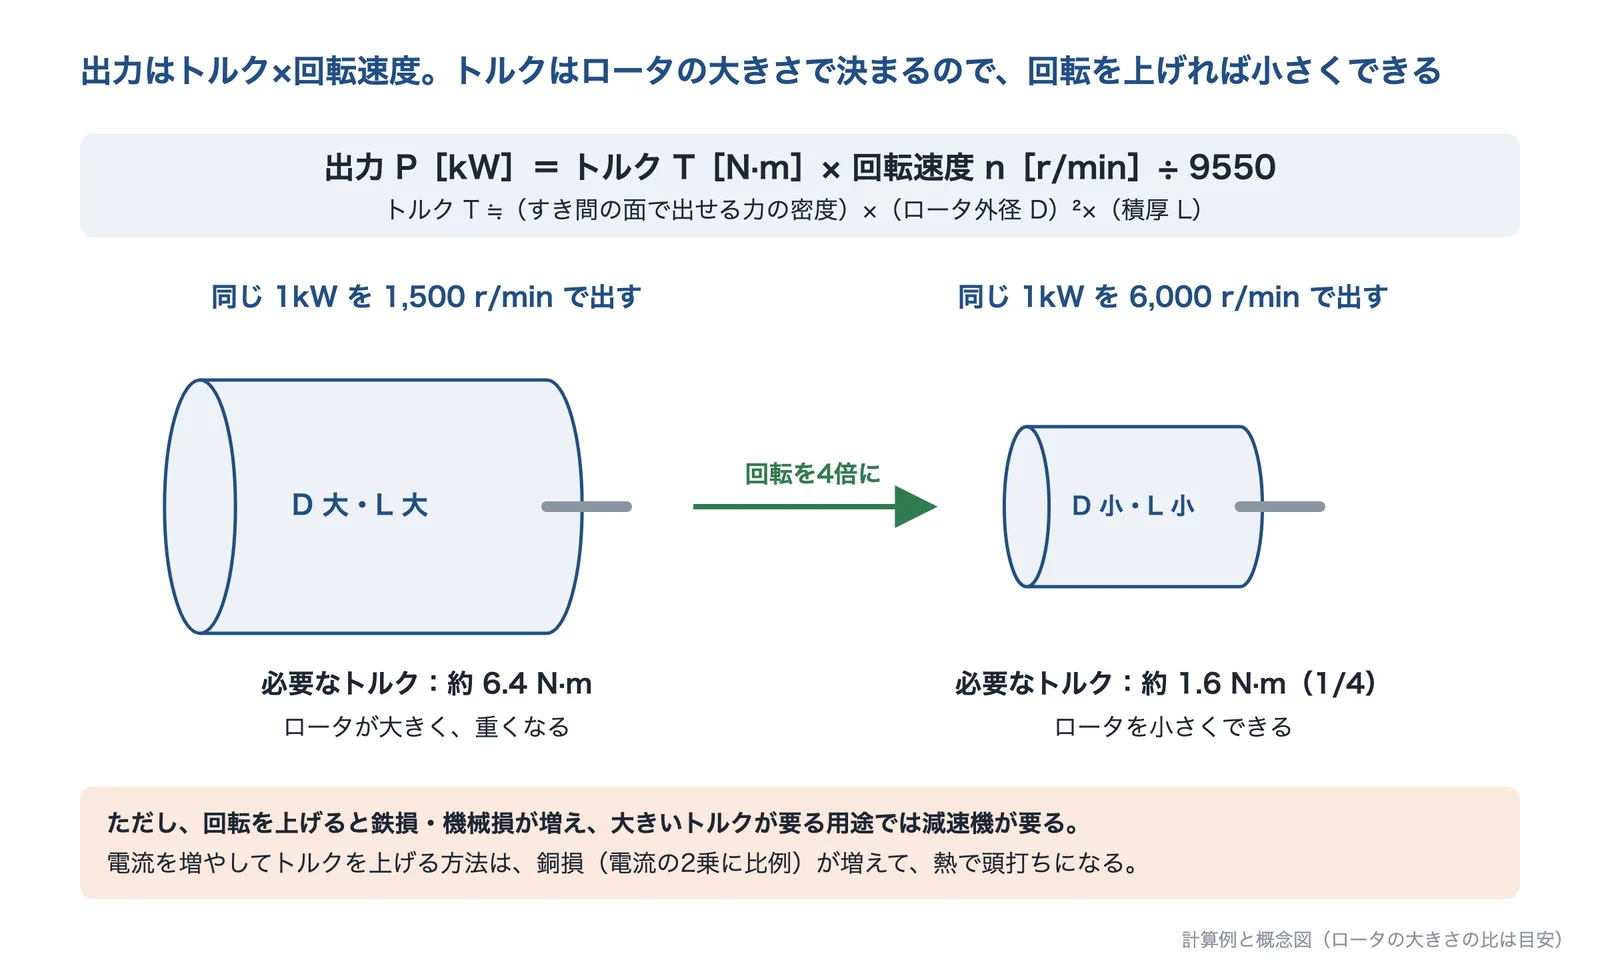
モーターの出力は、トルクと回転速度の積です。出力 H[kW]、トルク T[N·m]、回転速度 N[r/min]の間には、H=T×(2πN/60)÷1000 の関係があります。例えば1kW を 1,500r/min で出すには約6.4N·m のトルクが要りますが、6,000r/min なら約1.6N·m で済みます(計算例)。
出典:小野測器の式による計算例と、JMAG「モータ概念設計の進め方」をもとに AI(Claude)で作成
トルクは、ロータとステータの間のすき間の面で出せる力(せん断応力、推力密度)に、その面の広さと半径をかけたものなので、ロータの外径の2乗と積厚(軸方向の長さ)にほぼ比例します。電磁界解析ソフトの解説では、単位体積・重量あたりにこなせる仕事の密度はほぼ一定になるとし、出力密度の目安を0.3〜1.0kW/kg としています。小型のままトルクを上げるには、すき間で出せる力の密度を上げる(磁束を強くする、電流を増やす)しかなく、同じ出力をもっと小さい体格で出すには、回転を上げる方法があります。
出力を上げると損失が増え、熱で頭打ちになる
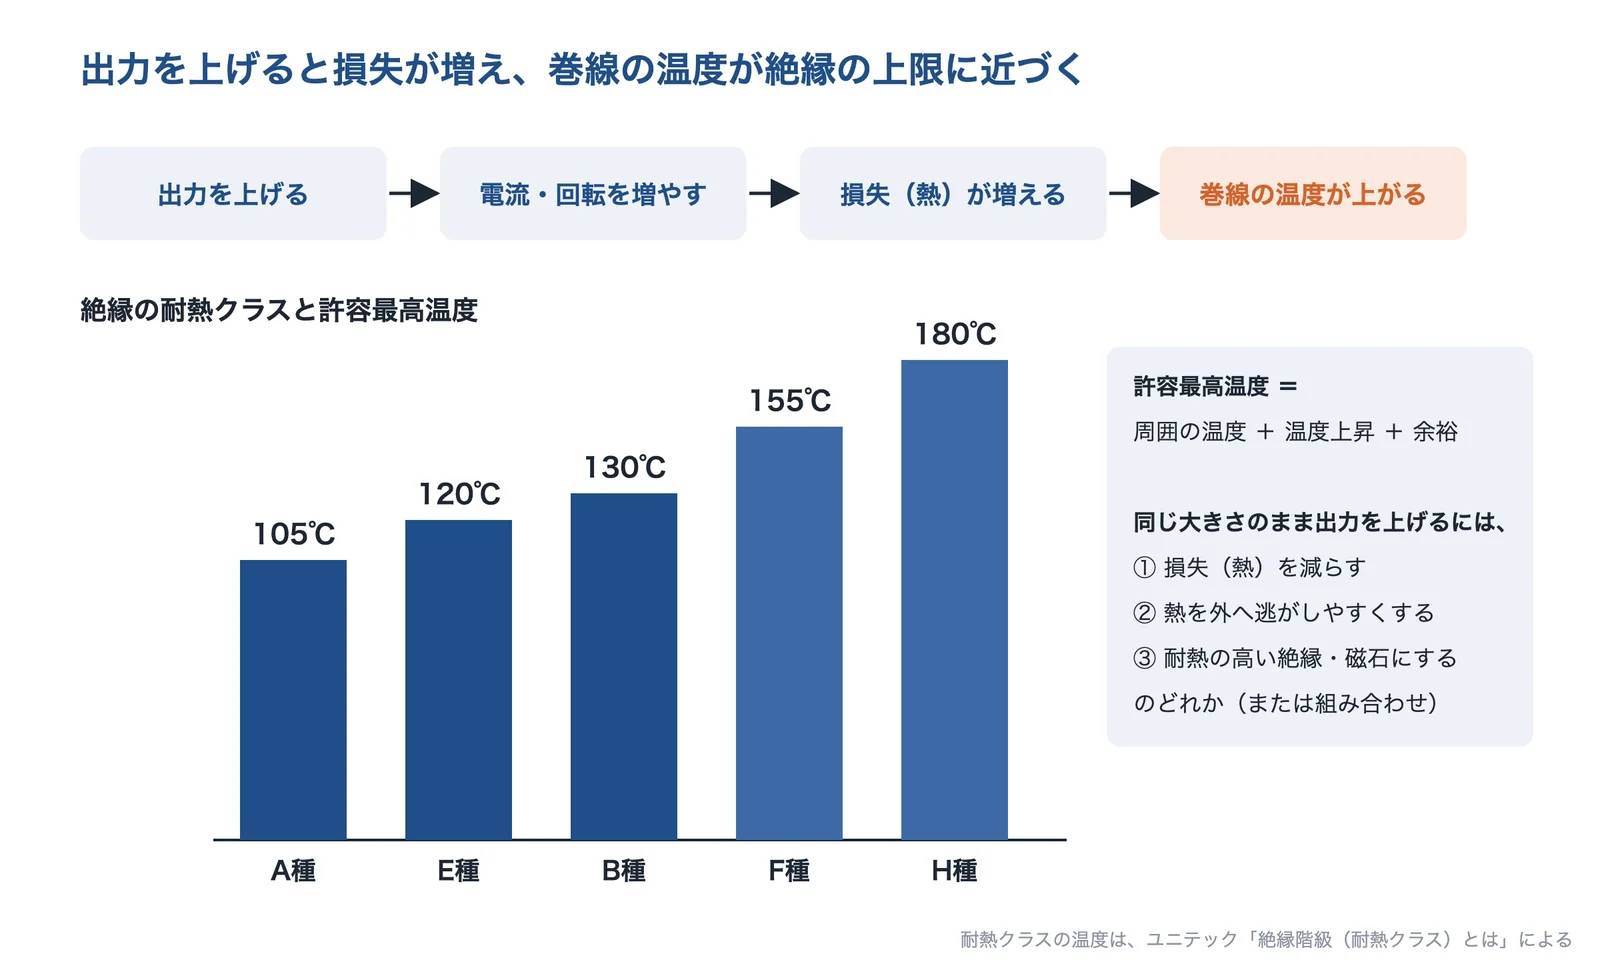
電流を増やせばトルクは上がりますが、流せる電流には熱の上限があります。モーター設計の解説では、許容できる電流密度の目安を 10A/mm² としています。巻線の絶縁には耐熱クラスがあり、許容最高温度は A種105℃、E種120℃、B種130℃、F種155℃、H種180℃ です。周囲の温度に温度上昇を足した値が、この上限を超えないように設計します。小型化・高出力密度化が進むなかで、H種を前提とした設計が増えているとも解説されています。
温度はユニテック「絶縁階級(耐熱クラス)とは」による。AI(Claude)で作成
損失は3種類。電流で増えるものと、回転で増えるものがある
モーターの損失は、巻線の抵抗で出る銅損、鉄心で出る鉄損、軸受の摩擦や風で出る機械損に大きく分かれます。銅損は電流の2乗に比例します。鉄損はヒステリシス損と渦電流損からなり、ヒステリシス損は「最大磁束密度の1.6乗×周波数」に、渦電流損は「周波数×板厚×最大磁束密度」の2乗に比例します。
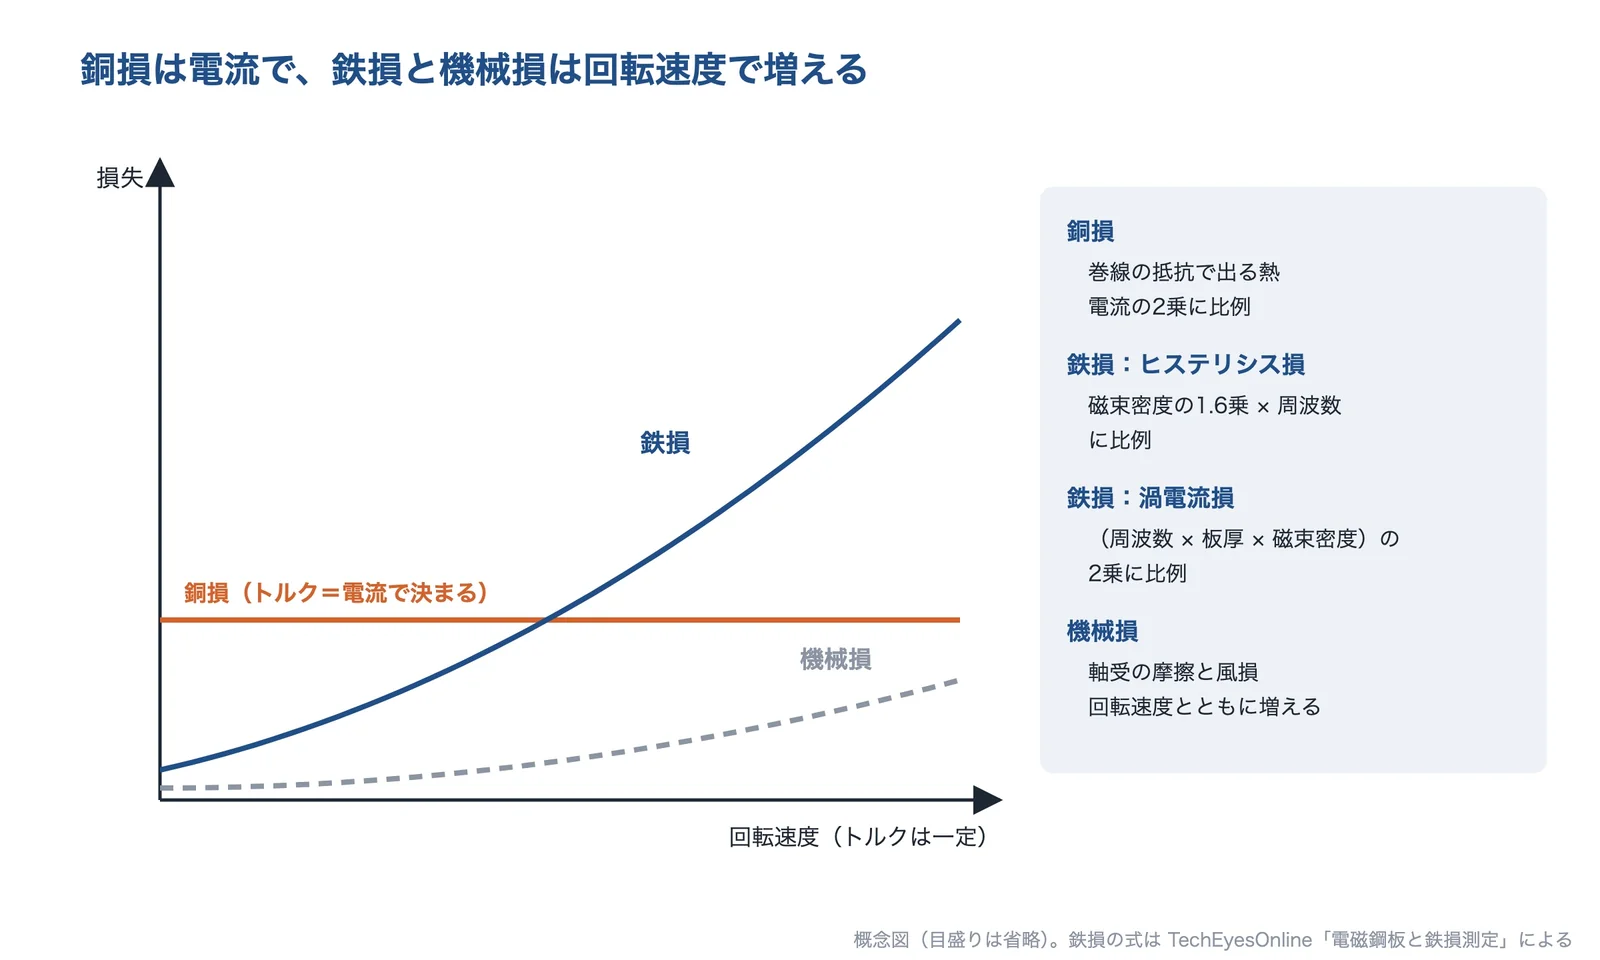
式はTechEyesOnline「電磁鋼板と鉄損測定」による。曲線は概念図。AI(Claude)で作成
このため、電流を増やせば銅損が、回転を上げれば鉄損と機械損が増えます。どちらの方向で出力を上げても熱は増えるので、損失を減らす技術と、熱を逃がす技術を組み合わせる必要があります。ネオジム磁石は温度が上がると保磁力が大きく下がり、減磁しやすくなるので、磁石の温度も上限の1つになります。
出典:モーター定格からトルクを求めるには|小野測器、モータ概念設計の進め方|JMAG、絶縁階級(耐熱クラス)とは|ユニテック、電磁鋼板と鉄損測定(第2回)|TechEyesOnline、ネオジム磁石とは?|プロテリアル
解決技術の詳細
小型のまま出力を上げる技術は、損失を減らす(高占積率の巻線、低鉄損の鉄心材料)、熱を逃がす(冷却の強化)、同じ大きさで出せる力を上げる(磁石と磁気回路)、回転を上げて減速機でトルクにする(高速化と小型減速機)に分けられます。まず今のモーターの損失の内訳と、温度の高い所を確かめてから選びます。
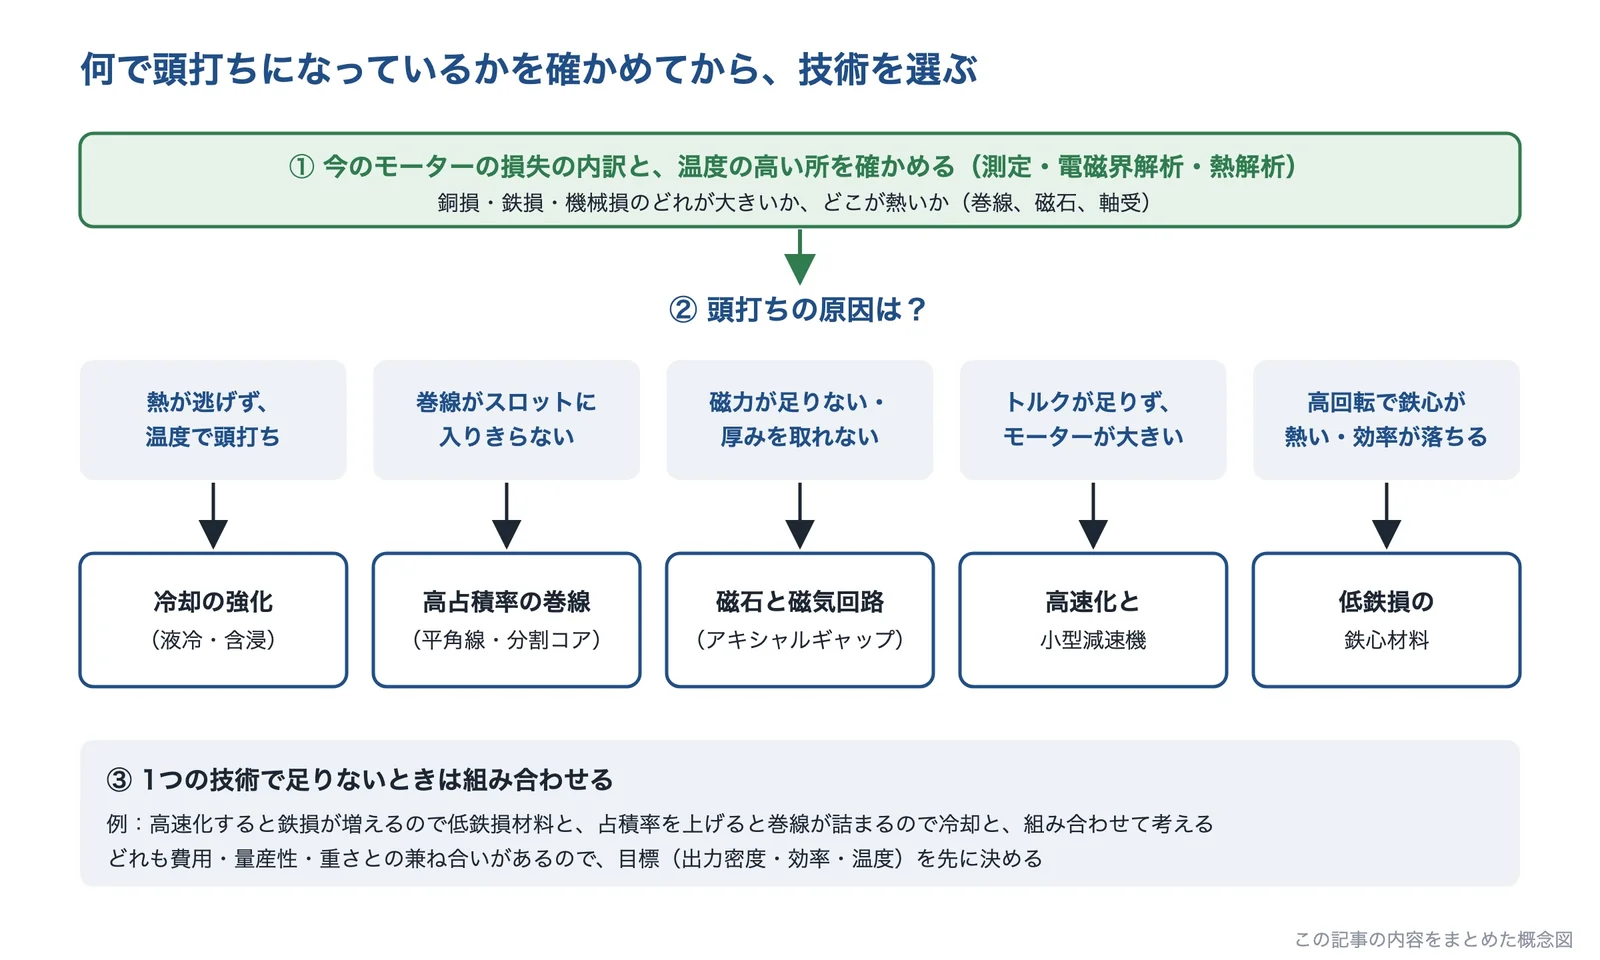
出典:この記事の内容をもとに AI(Claude)で作成
冷却の強化(液冷・含浸・モールド)
巻線で出た熱は、絶縁やすき間、鉄心、ハウジングを通って外へ逃げます。途中に空気のすき間があると熱が伝わりにくいので、巻線をワニスで含浸したり、樹脂で封止(モールド)したりして、すき間を埋めます。モーターメーカーは、巻線を熱伝導性の樹脂で封止したモールドステータで放熱を高め、高出力を安定させる、と説明しています。
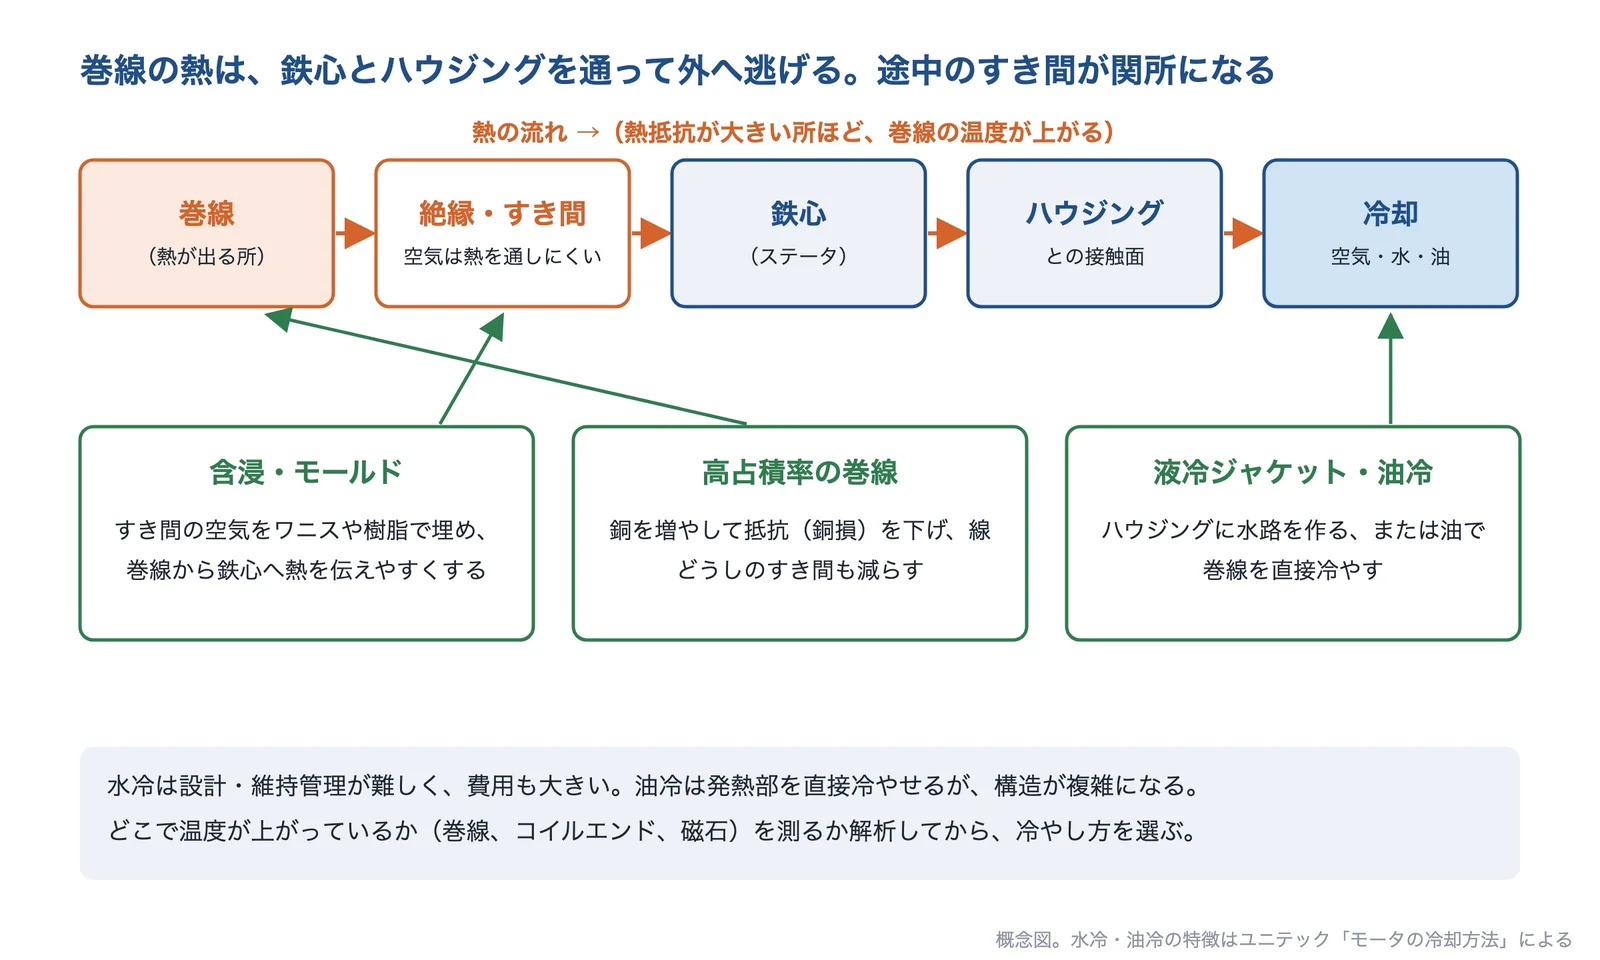
出典:ユニテック「モータの冷却方法」、銀河電機工業「モールドステータ」などをもとに AI(Claude)で作成
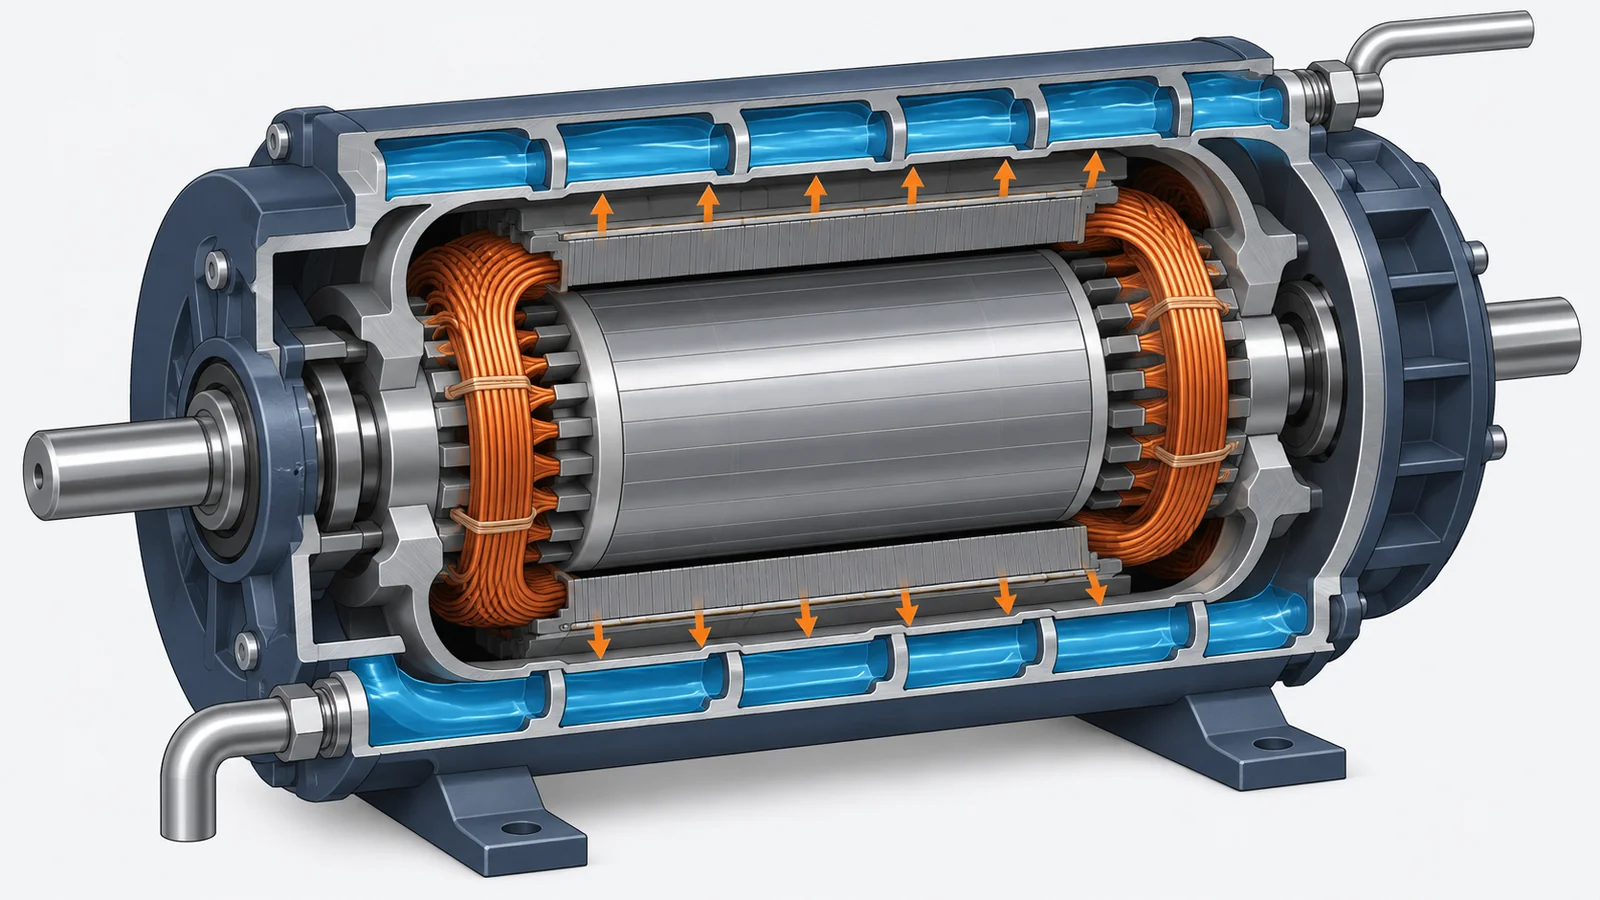
ハウジングの外から冷やす方法には、空冷のほかに、水路を作る水冷(液冷ジャケット)と、油で冷やす油冷があります。モーターの解説では、水冷は設計・維持管理が難しく費用も大きい、油冷は発熱部を直接冷やせるが構造が複雑になるとしています。冷却を強くするほど、流せる電流の上限が上がり、同じ大きさで出せる連続の出力が上がります。
高占積率の巻線(平角線・分割コア)
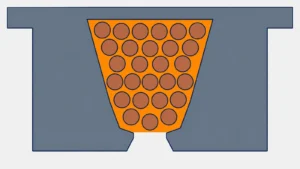
スロットの中で銅が占める割合(占積率)を上げると、同じ大きさで巻線の抵抗を下げられ、銅損が減ります。コイルメーカーは、平角線のエッジワイズコイルで占積率を70〜80%まで高められ、丸線のコイルは50〜60%だと説明しています。同じ出力なら小型化でき、同じスペースなら出力を上げられます。
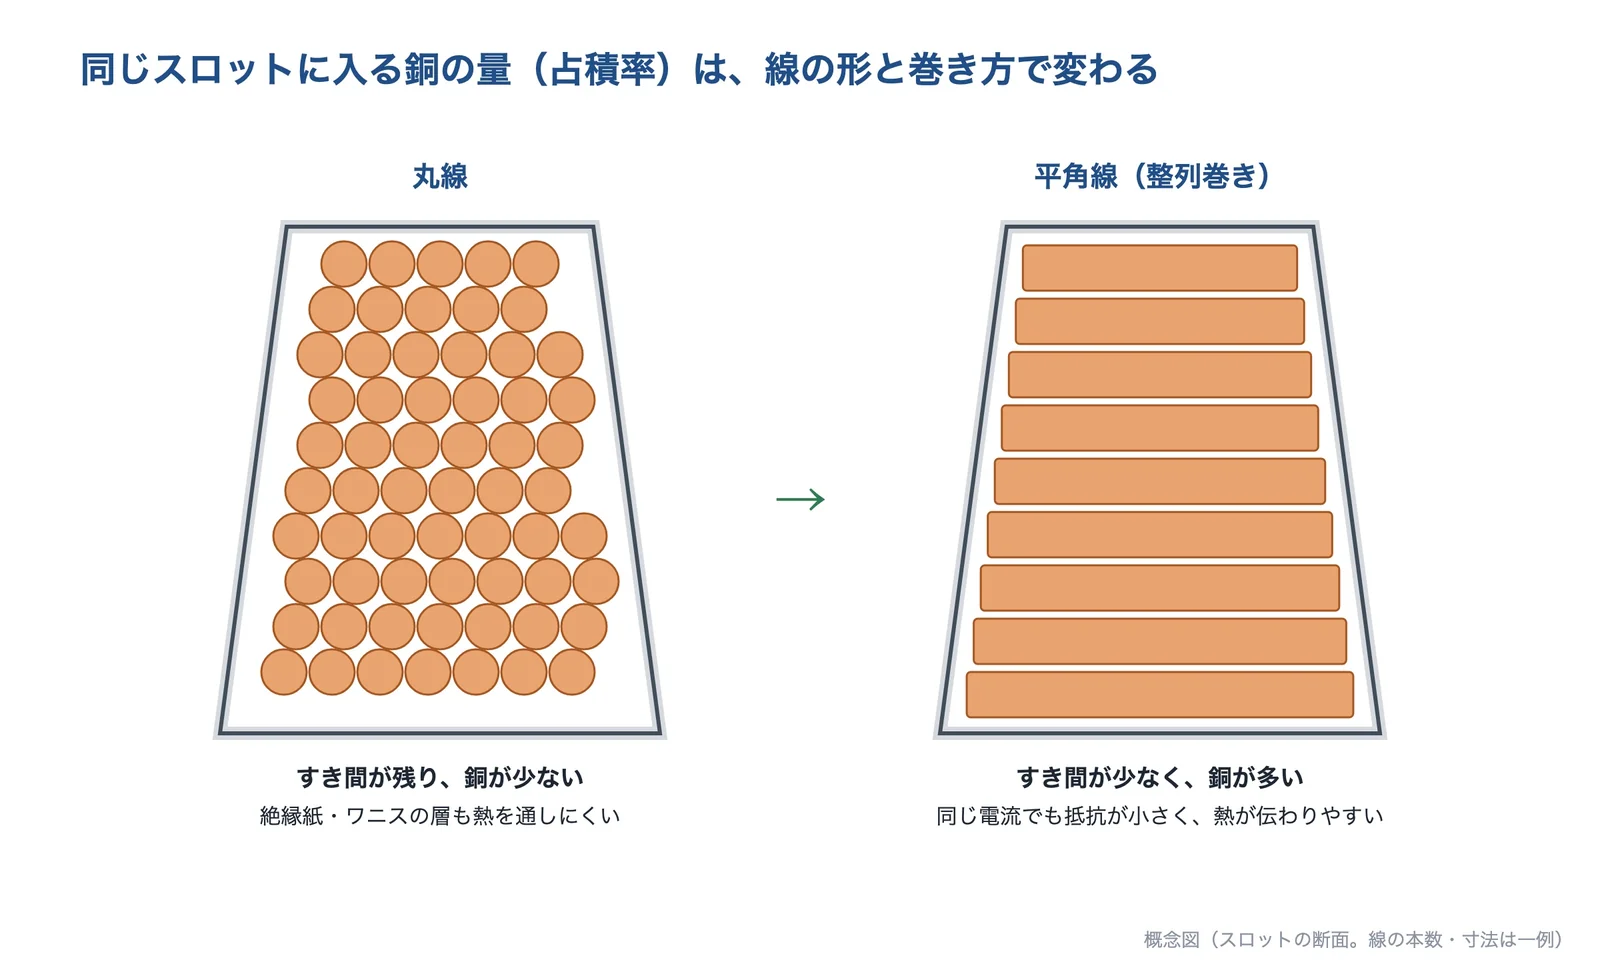
出典:浦谷エンジニアリング「エッジワイズコイル」などをもとに AI(Claude)で作成
丸線のままでも、巻き方を工夫して占積率を上げる方法があります。ニデックは、コイルを入れるときの荷重を従来の技術から80%減らす巻線技術で、第2世代の E-Axle のモーターの占積率を第1世代から6%上げ、モーターの容積を10%小さくしたと発表しています。一方で、平角線を使うヘアピン方式は占積率が高いものの、生産工程が複雑で、多額の設備投資が要るとしています。ステータの鉄心を歯ごとに分けて巻いてから組み立てる分割コアも、巻線を巻きやすく、占積率を上げやすい方法です。
磁石と磁気回路(ハルバッハ・アキシャルギャップ)
すき間の磁束を強くすると、同じ電流で大きいトルクを出せます。ネオジム磁石は、フェライト磁石に比べて磁気エネルギーの密度の最大値が約8倍と大きい一方、温度が上がると保磁力が大きく下がります。耐熱性を上げるためにジスプロシウム(Dy)やテルビウム(Tb)を加えると保磁力は上がりますが、残留磁束密度は下がります。使う温度で必要な保磁力を確かめて、磁石のグレードを選びます。
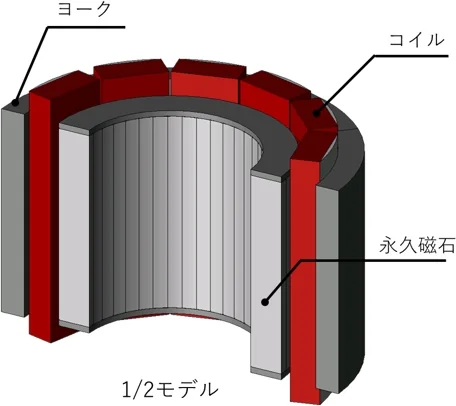
磁石の並べ方を変える方法もあります。ハルバッハ配列は、磁石の着磁の向きを少しずつ回して並べ、片側に磁束を集め、反対側にはほとんど出さない配列です。すき間の向きを変えるアキシャルギャップモーターは、円板の形のロータとステータを軸方向に向かい合わせ、ラジアルギャップ型より薄く作れます。圧粉磁心を使うアキシャルギャップモーターについて、同じ性能なら体積・重量を約1/2に、同じ体格なら出力を2倍にできる、とするメーカーもあります。
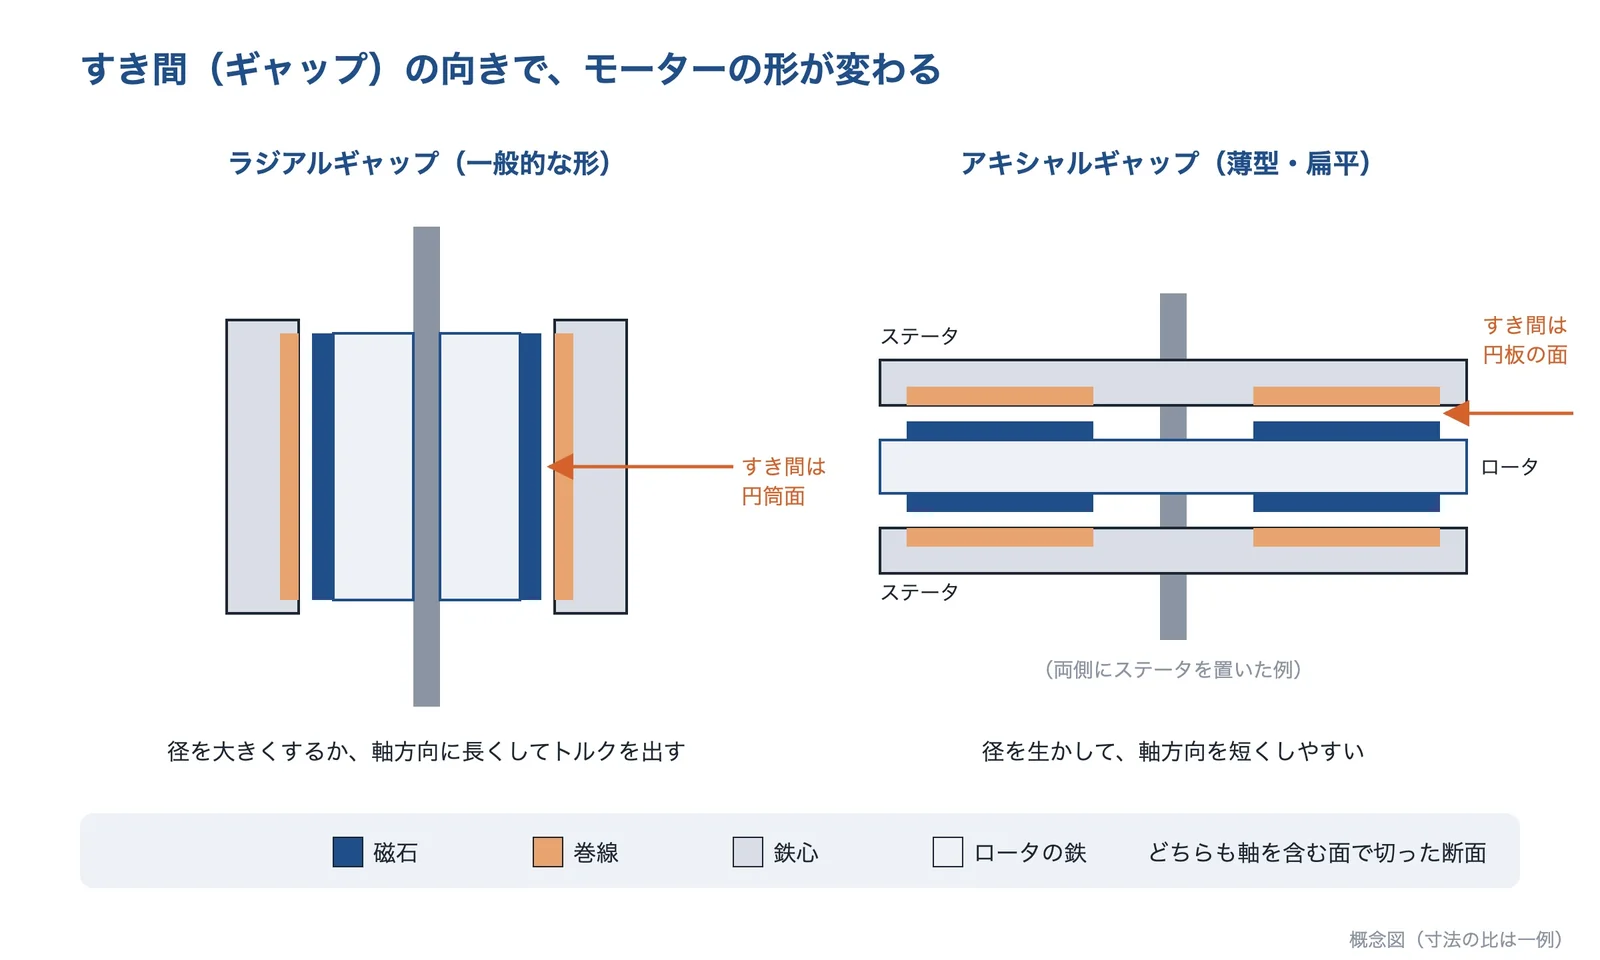
出典:JMAG「アキシャルギャップ型モータ」などをもとに AI(Claude)で作成
高速化と小型減速機
同じ出力なら、回転を上げるほどトルクは小さくて済み、モーターを小さくできます。大きいトルクが要る所には、減速機を組み合わせます。出力軸のトルクは、モーターのトルクに減速比と減速機の効率をかけた値になります。例えば愛知製鋼は、最高3万4,000rpm のモーターに減速比21.8の小型減速機を組み合わせ、最大トルク1,850Nm の次世代の電動アクスルの実証を発表しています(2022年)。同社はその前(2021年1月)に、従来品より40%小型軽量化した電動アクスルを実証しています。
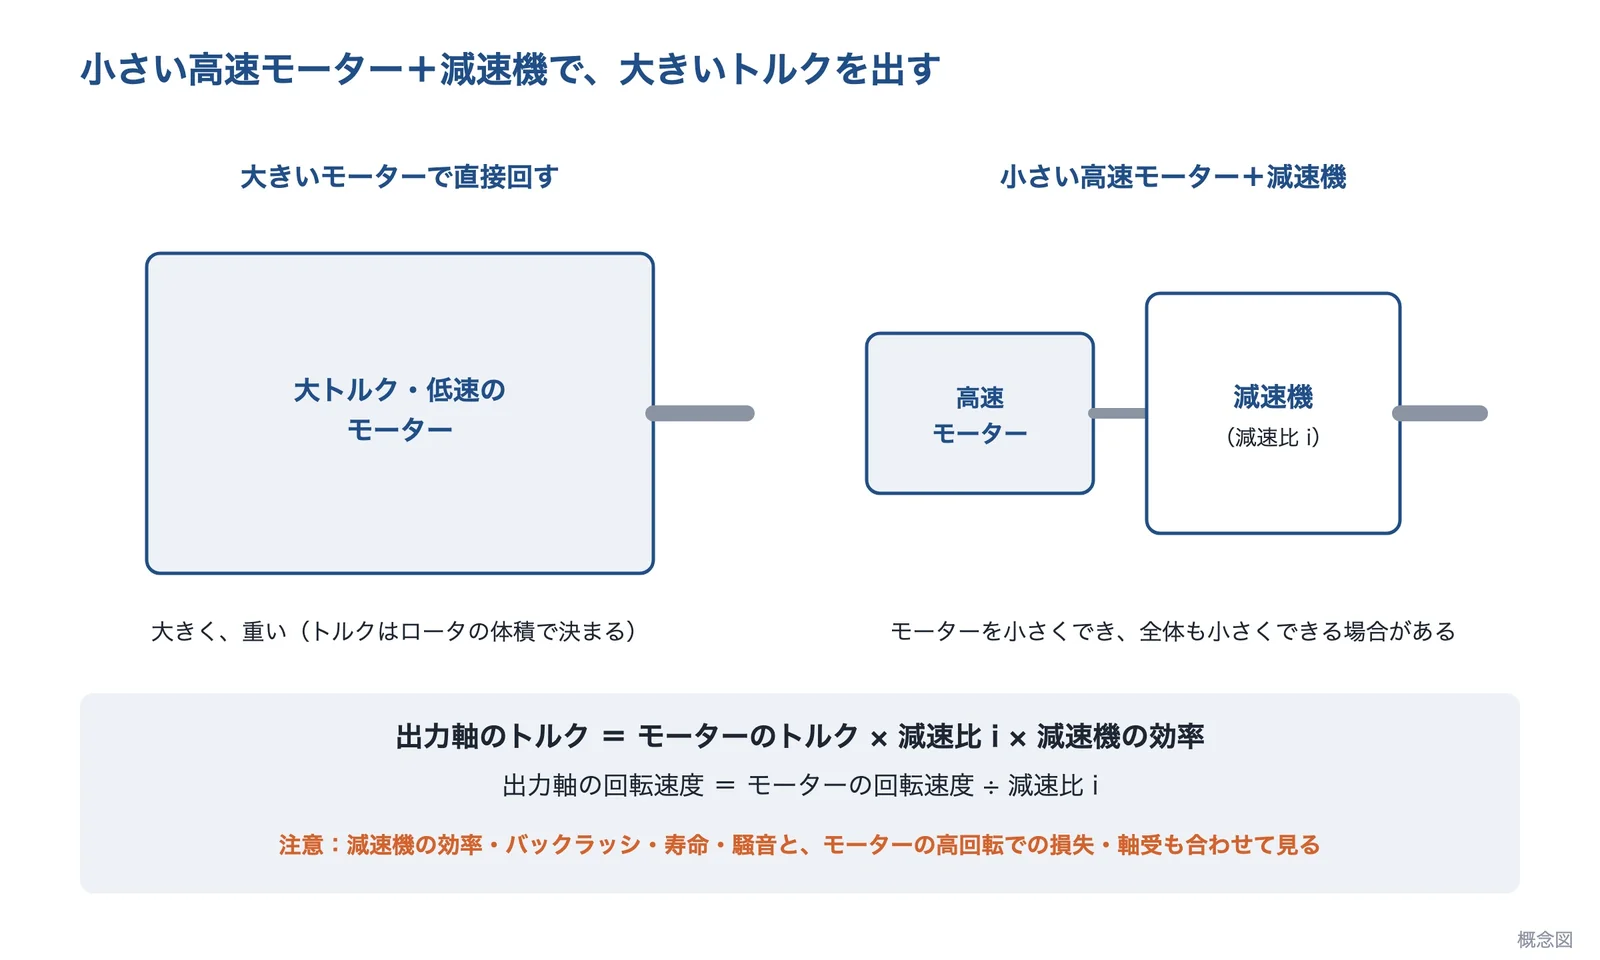
一般的な関係をまとめた概念図。AI(Claude)で作成
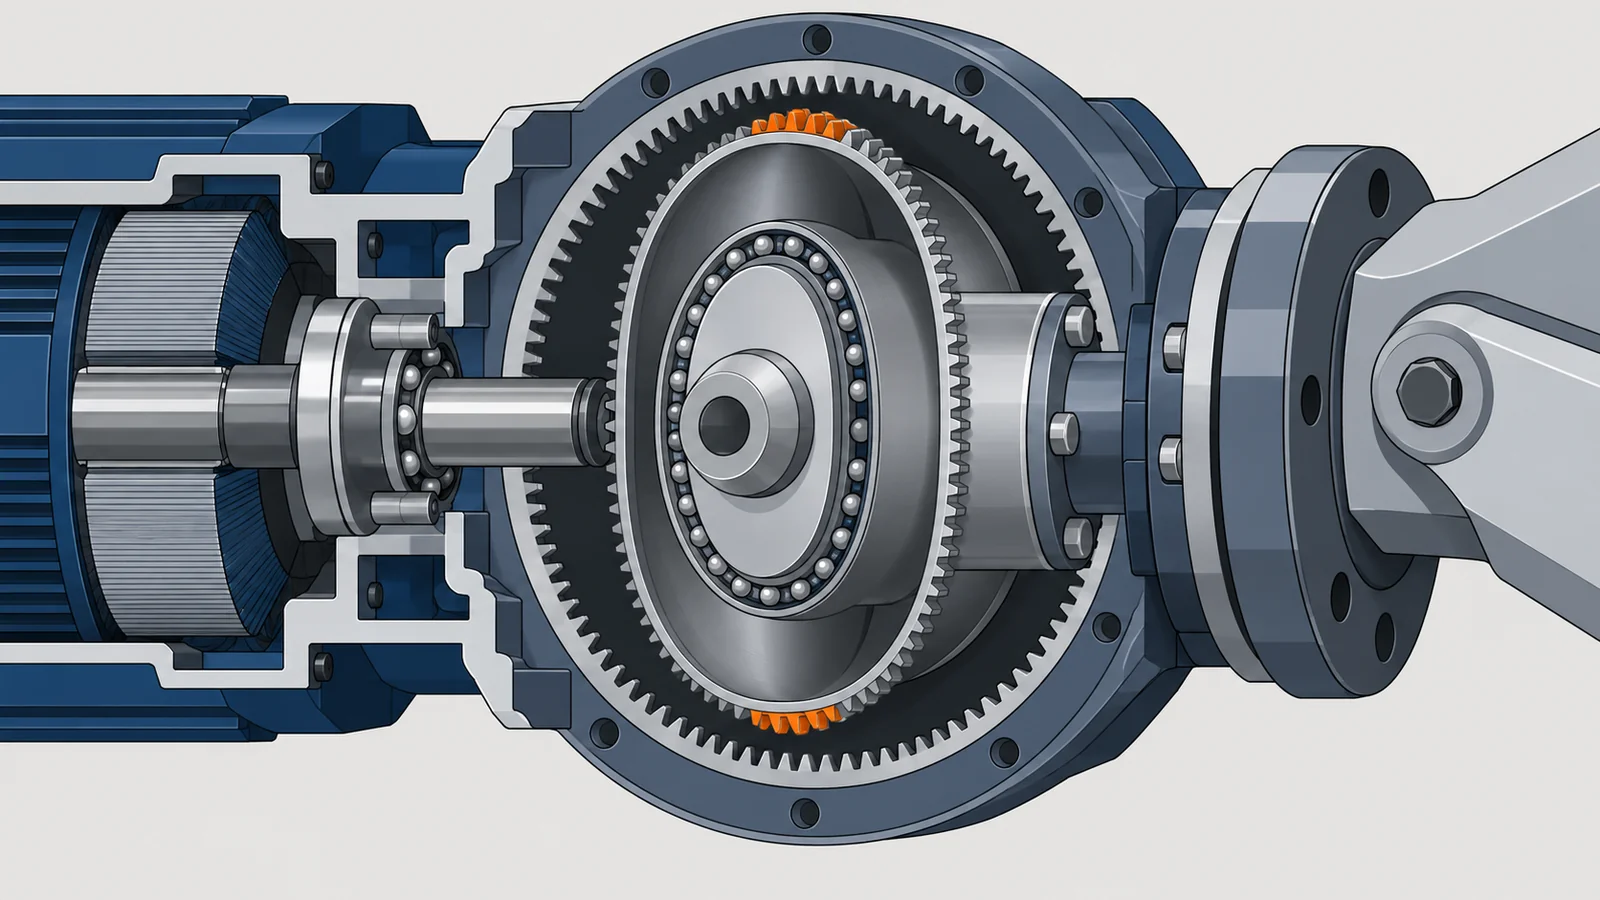
ロボットの関節のように、小さい所で大きいトルクと高い位置決めの精度が要る所では、1段で大きい減速比が得られ、バックラッシの小さい波動歯車減速機が使われます。高速化すると鉄損・機械損が増え、軸受にも負担がかかるので、低鉄損の材料や軸受の選び方と合わせて検討します。
低鉄損の鉄心材料
渦電流損は板厚の2乗に比例するので、鉄心の電磁鋼板を薄くすると、高い周波数での損失を減らせます。高回転のモーターほど、板厚の効き目が大きくなります。JFEスチールは、ケイ素を6.5%含む電磁鋼板や、5kHz を超える高い周波数でさらに鉄損の小さい鋼板を製品にしています。
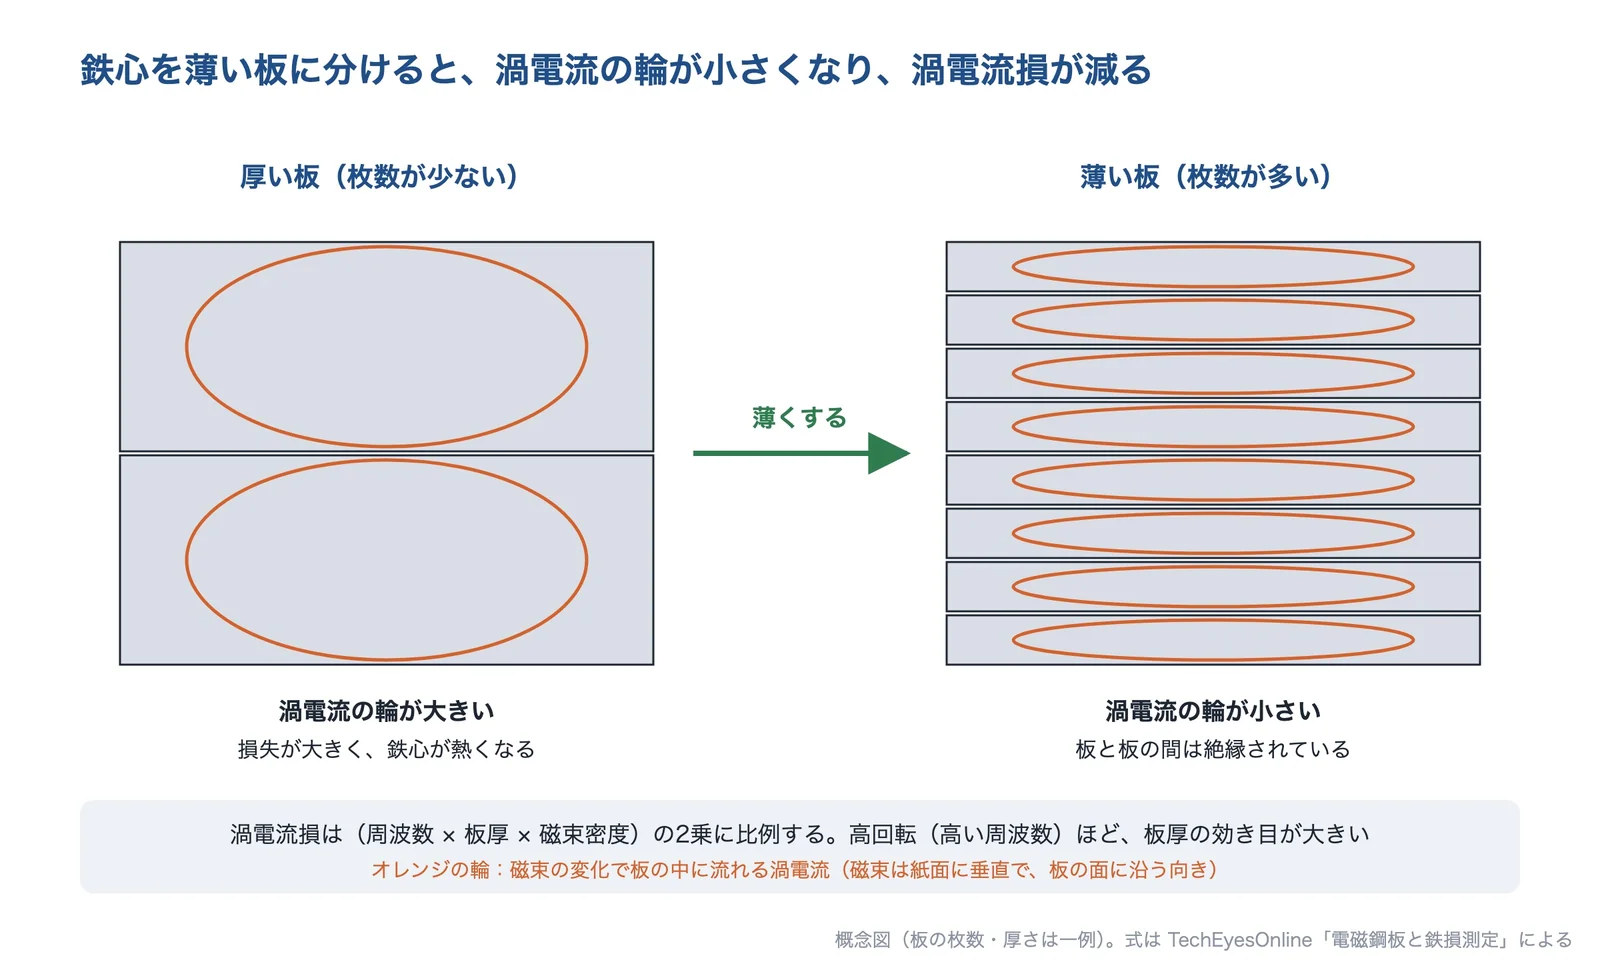
式はTechEyesOnline「電磁鋼板と鉄損測定」による概念図。AI(Claude)で作成
鉄の原子が規則正しく並んでいないアモルファス合金は、鉄損がさらに小さい材料です。プロテリアル(当時の日立金属)は、アモルファス金属の鉄損は電磁鋼板の1/10以下とし、アモルファスをコアの歯の部分に使った定格11kW の試作モーターで、IE5 に適合する効率97.2%を得たと発表しています(2018年)。アモルファスは薄く硬いため、モーターの鉄心の形に加工する方法が課題で、プレスで打ち抜いて積み重ねる量産技術の開発も進んでいます。
出典:モールドステータ|銀河電機工業、モータの冷却方法|ユニテック、エッジワイズコイル|浦谷エンジニアリング、世界最高レベルの高占積巻線技術の開発について|ニデック、ネオジム磁石とは?|プロテリアル、ハルバッハモータ|大洋電機エンジニアリング、アキシャルギャップ型モータ|JMAG、圧粉磁心 アキシャルギャップモータ|住友電気工業、愛知製鋼、高回転モータを生かす減速比21.8の電動アクスル|Car Watch、電磁鋼板と鉄損測定(第2回)|TechEyesOnline、スーパーコア|JFEスチール、アモルファス金属を用いたモーターの高効率化技術を開発|プロテリアル、アモルファス積層コアの量産技術(プレスリリース)|ネクストコアテクノロジーズ
小型・高出力化の技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。熱で頭打ちなのか、巻線が入らないのか、磁気回路から見直したいのか、減速機と組み合わせたいのか、鉄心の損失を減らしたいのかによって、相談先が変わります。
| 企業 | 解決できる課題 | 種類 | 何ができるか | 合う症状 |
|---|---|---|---|---|
| 銀河電機工業 | モーターメーカー | 巻線を樹脂で封止するモールドステータで、連続運転での巻線の温度上昇を抑える。オーダーメイドのモーターを設計・製造する。 | A 出力を上げると巻線が熱くなり、連続で回せない C 巻線がスロットに入りきらず、電流を増やせない | |
| 浦谷エンジニアリング | コイルメーカー | 平角線のエッジワイズコイルで占積率を高め、同じ大きさのままコイルを替えて出力を上げる。コイルの試作もする。 | A 出力を上げると巻線が熱くなり、連続で回せない B 外形は決まっていて、同じ大きさのままトルクを上げたい C 巻線がスロットに入りきらず、電流を増やせない | |
| 大洋電機エンジニアリング | モーター開発・磁気回路設計 | ハルバッハ配列のモーターなど、特殊用途のモーター・発電機を磁気回路の設計と磁場解析から開発する。 | B 外形は決まっていて、同じ大きさのままトルクを上げたい D 回転を上げると鉄心が熱くなり、効率が落ちる E モーターと減速機を合わせた駆動部を小さく・軽くしたい | |
| ダイナックス | モーターメーカー | 薄型のアキシャルギャップモーターで、軸方向の長さが取れない所に大きいトルクのモーターを収める。 | B 外形は決まっていて、同じ大きさのままトルクを上げたい | |
| 前田精密製作所 | 減速機・歯車 | 超小型の波動歯車減速機を開発し、小さいモーターの回転を落として大きいトルクにする。小さな歯車・減速機を試作する。 | E モーターと減速機を合わせた駆動部を小さく・軽くしたい | |
| ネクストコアテクノロジーズ | 鉄心(コア) | アモルファス合金の積層コアの量産技術を開発し、高回転での鉄心の損失を減らす。 | D 回転を上げると鉄心が熱くなり、効率が落ちる E モーターと減速機を合わせた駆動部を小さく・軽くしたい |
銀河電機工業株式会社|巻線を樹脂で封止するモールドステータ
銀河電機工業とは
銀河電機工業は、三重県三重郡川越町に本社を置く、1948年設立のモーターメーカーです(資本金1,000万円、従業員100人)。DCブラシレスモーター、ビルトインモーター、電動アクチュエーターなど、オーダーメイドのモーターを設計・製造しています。
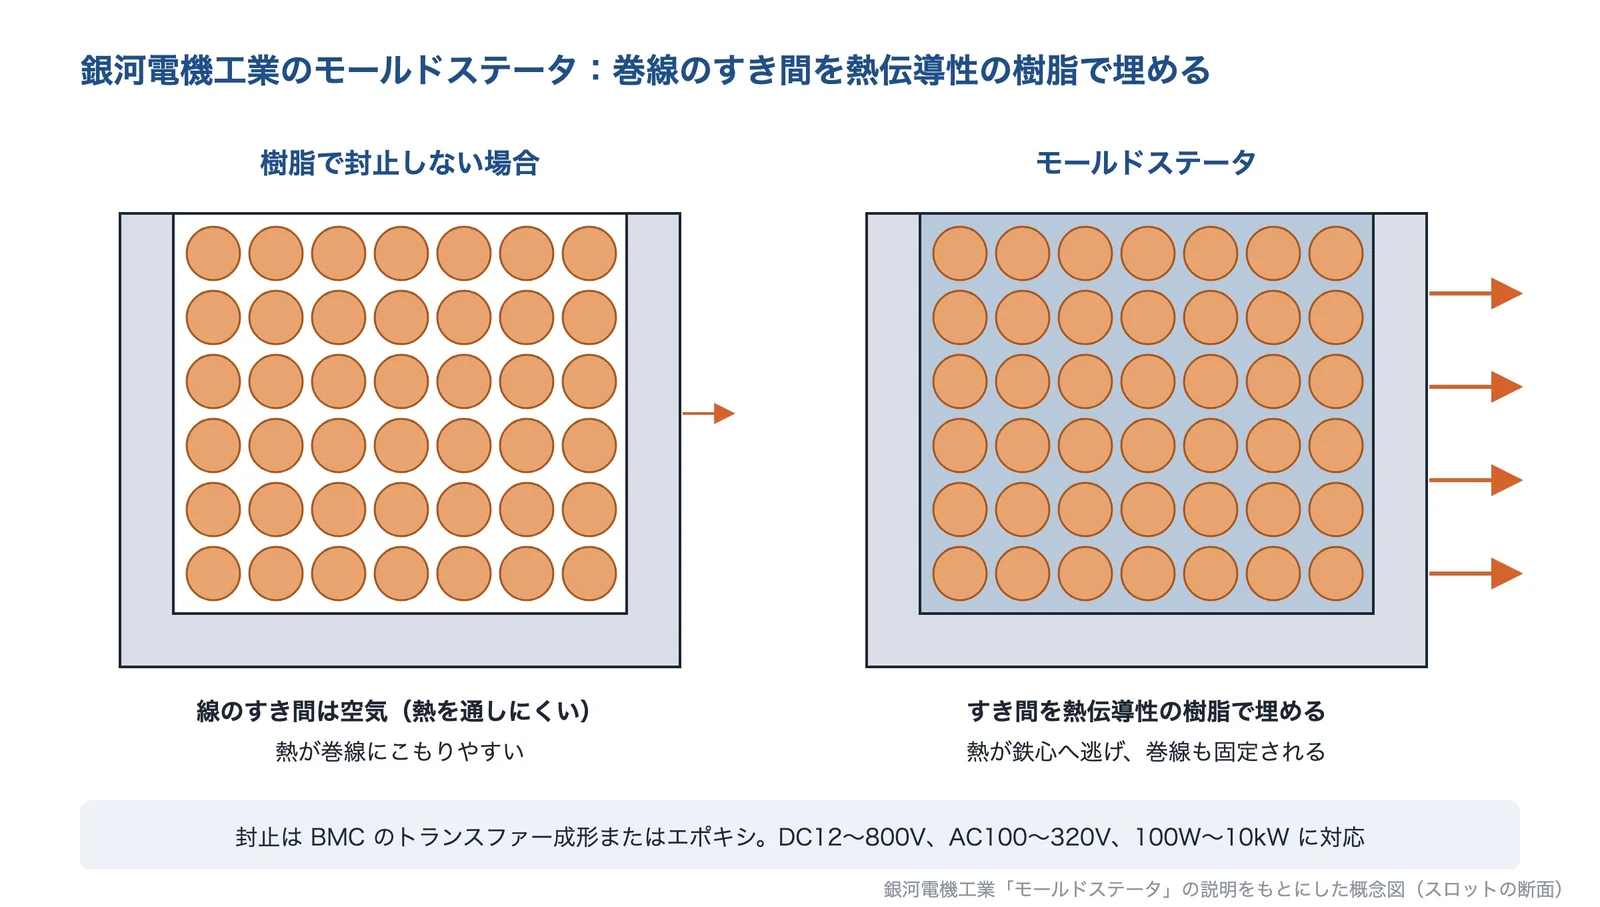
出典:モールドステータ|銀河電機工業の説明をもとに AI(Claude)で作成
銀河電機工業の得意技術
| 技術 | 内容 |
|---|---|
| モールドステータ | 巻線コイルを熱伝導性の樹脂で封止し、放熱を高めて高出力・高効率を安定させる。巻線を固定するので、振動・騒音も抑えられるとしている |
| 封止の方法 | BMC のトランスファー成形、またはエポキシ樹脂での封止 |
| 対応範囲 | DC12〜800V、AC100〜320V、出力100W〜10kW |
事例として、産業用サーボモーターや、工作機械の主軸(連続して高い負荷で運転するときの放熱性能の改善)を挙げています。
銀河電機工業が解決できる課題
- 連続運転で巻線の温度が上がり、出力を上げられない
- 巻線の振動・騒音も合わせて抑えたい
- 用途に合わせたオーダーメイドのモーターを相談したい
出典:モールドステータ|銀河電機工業、会社概要|銀河電機工業
浦谷エンジニアリング株式会社|占積率を高めるエッジワイズコイル
浦谷エンジニアリングとは
浦谷エンジニアリングは、京都市伏見区に本社を置く、1997年創業(2006年法人化)のコイルメーカーです(資本金1,000万円)。平角線を使ったエッジワイズコイルなど、モーター用のコイルの試作・製造を行っています。
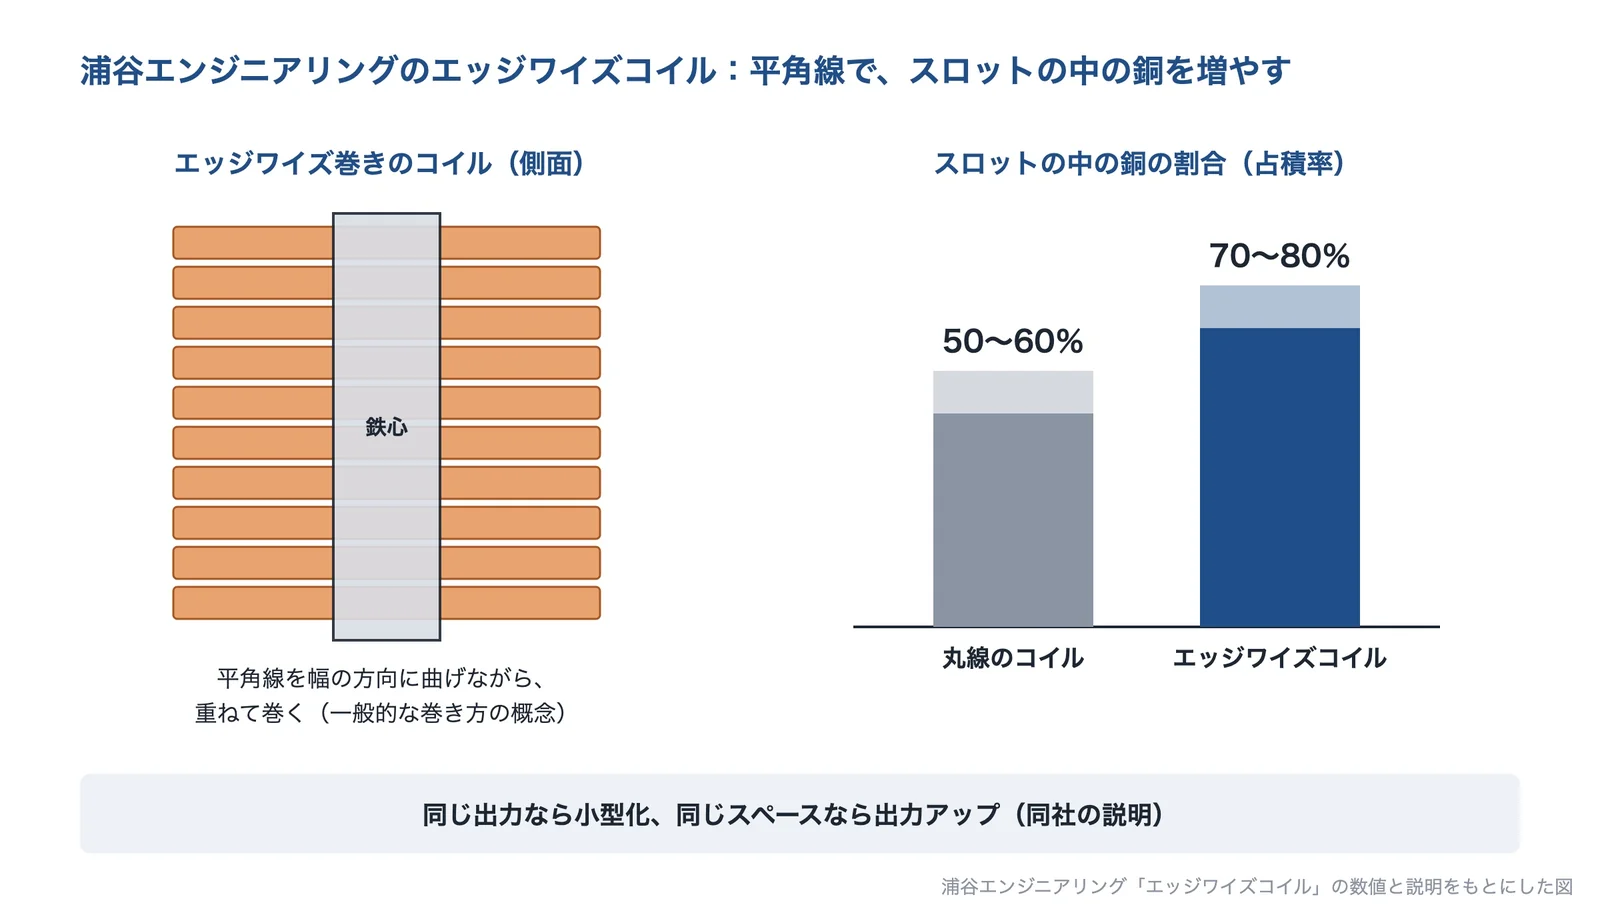
出典:エッジワイズコイル|浦谷エンジニアリングの数値と説明をもとに AI(Claude)で作成
浦谷エンジニアリングの得意技術
| 技術 | 内容 |
|---|---|
| エッジワイズコイル | 平角線を使ったエッジワイズコイルで、占積率を70〜80%まで高められるとし、丸線のコイルは50〜60%と説明している |
| 小型化か出力アップか | 丸線のコイルと同じくらいの出力なら小型化でき、同じスペースなら出力を上げられるとしている。放熱性、周波数特性、耐電圧・耐熱性の向上も挙げる |
| モーターの形への対応 | 自動車用モーターの事例では、分布巻・集中巻・アキシャルギャップの3つのタイプを紹介している |
事例のページでは、自動車用モーター、ロボット用モーター(アクチュエーター)、EV の駆動モーターのコイルを紹介しています。
浦谷エンジニアリングが解決できる課題
- 巻線がスロットに入りきらず、電流を増やせない
- 同じ大きさのまま、コイルを替えて出力を上げたい
- アキシャルギャップモーターのコイルを試作したい
公開されている実績
- 会社概要の主要取引先に、京セラ、ブリヂストン、富士通、パナソニック、三菱電機、東京大学、京都大学などを載せている
出典:エッジワイズコイル|浦谷エンジニアリング、課題解決事例|浦谷エンジニアリング、会社概要|浦谷エンジニアリング
株式会社大洋電機エンジニアリング|ハルバッハ配列のモータ
大洋電機エンジニアリングとは
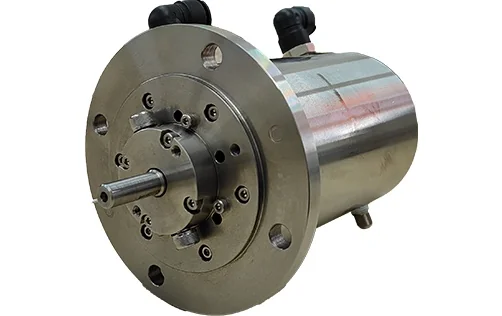
大洋電機エンジニアリングは、神奈川県川崎市幸区に本社を置く、2008年設立の会社です(資本金2,000万円)。特殊用途のモーター・発電機の開発・製作、試験装置の設計・製作、磁気回路の設計と磁場解析を行っています。
大洋電機エンジニアリングの得意技術
| 技術 | 内容 |
|---|---|
| ハルバッハ配列の界磁 | 永久磁石の着磁の向きを少しずつ回して並べ、片側に正弦波状の磁束を集め、反対側にはほとんど出さない配列を使った同期モーター |
| 高速・大容量 | 大容量は〜30kW、最高回転速度は〜60,000min⁻¹ としている。インダクタンスがとても小さいので、高速でも電圧降下が小さく、大きいトルクを出せるとしている |
| 小型・軽量 | 電磁鋼板の磁束の飽和による出力の限界がなくなるとし、コギングがなく、トルクリップルが小さい、小型・軽量化できる、と説明している |
電圧、回転数、冷却方式などは用途に合わせて個別に設計し、機械に組み込むビルトインタイプにも対応するとしています。
大洋電機エンジニアリングが解決できる課題
- 高速で回したいが、鉄心の損失や電圧の不足で頭打ちになる
- 同じ大きさのまま、出力を上げたい
- 特殊な用途のモーターや発電機を、磁気回路の設計から相談したい
公開されている実績
- トップページで、利用されている業界として電子顕微鏡、ブロワー、風力発電、ドローン、スピンドルモーター、エレベーターなどを挙げている
出典:ハルバッハモータ|大洋電機エンジニアリング、トップページ|大洋電機エンジニアリング、会社概要|大洋電機エンジニアリング
株式会社ダイナックス|薄型のアキシャルギャップモータ
ダイナックスとは
ダイナックスは、北海道千歳市に本社を置く、1973年設立の会社です(資本金5億円、従業員約1,176人、エクセディの100%子会社)。製品の1つとして、アキシャルギャップモーターを紹介しています。
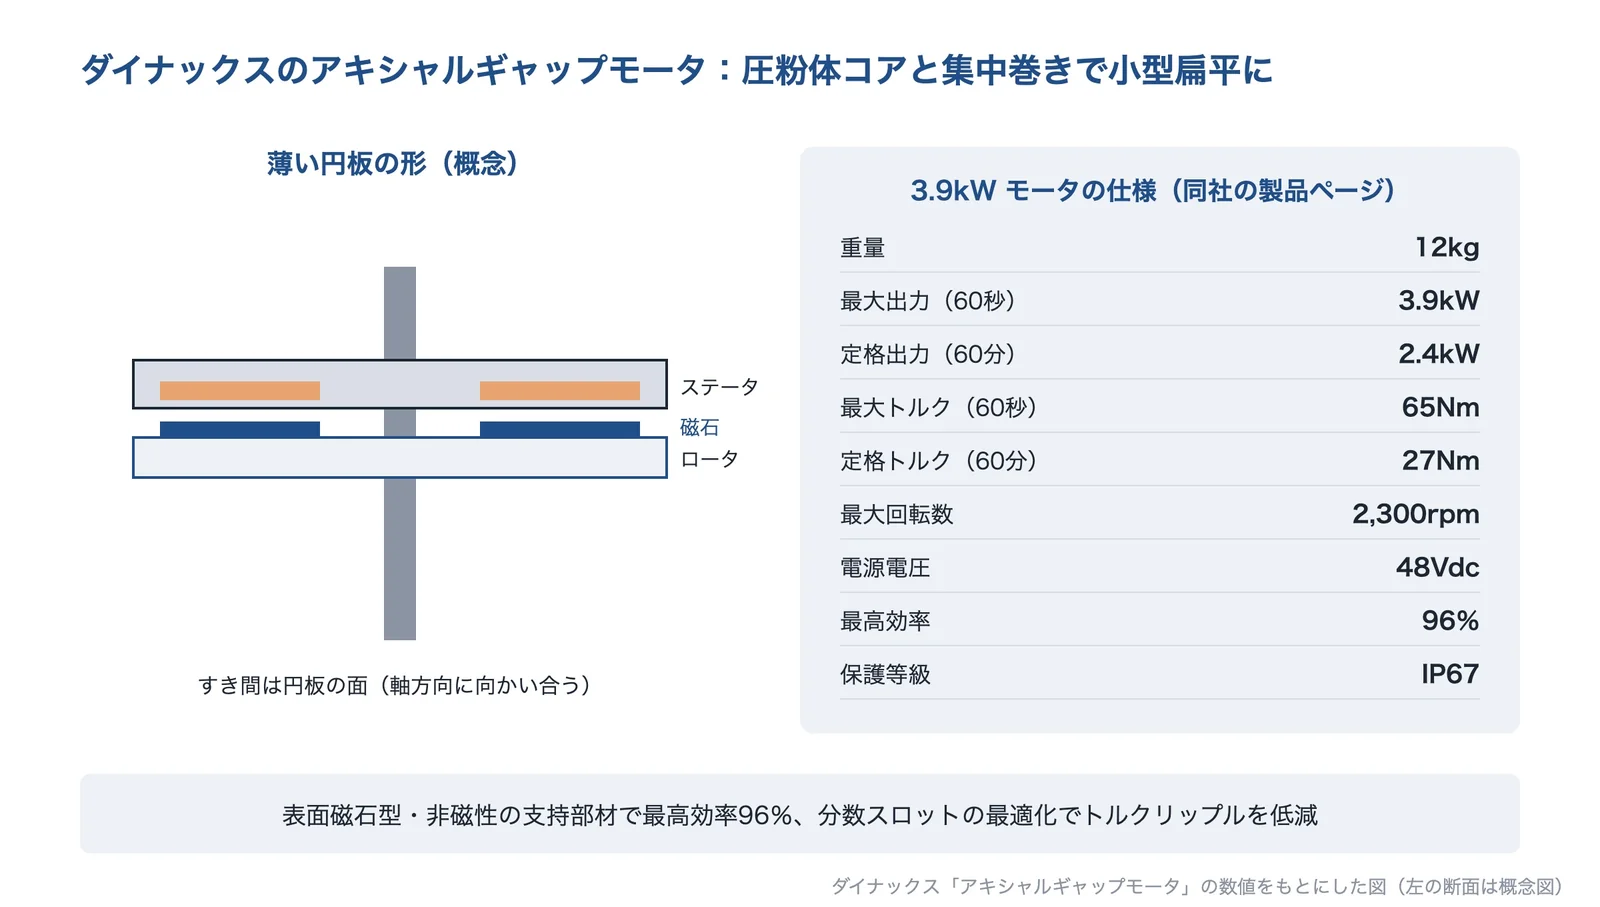
アキシャルギャップモータ|ダイナックスの数値をもとに、左の断面は概念図。AI(Claude)で作成
ダイナックスの得意技術
| 技術 | 内容 |
|---|---|
| 小型扁平化 | 3D 構造の圧粉体コアとコイルの集中巻きで、小型扁平化を実現したとしている。省スペースで軽量、高効率が特長 |
| 効率とトルクリップル | 表面磁石型・非磁性の支持部材で最高効率96%。分数スロットの最適化でトルクリップルを減らしたとしている |
| 3.9kW モータの仕様 | 重量12kg、最大出力3.9kW(60秒)、最大トルク65Nm(60秒)、定格トルク27Nm(60分)、最大回転数2,300rpm、電源電圧48Vdc、IP67 |
要求に応じて、モーターの特性や取り付けの形の設計を提案するとしています。製品ページでは、インホイールモーターを載せた車の映像を紹介しています。
ダイナックスが解決できる課題
- 軸方向の長さが取れない所に、大きいトルクのモーターを収めたい
- 減速機を使わず、車輪などを直接回したい
- モーターの特性と取り付け形状を、用途に合わせて設計してほしい
出典:アキシャルギャップモータ|ダイナックス、会社概要|ダイナックス
株式会社前田精密製作所|超小型の波動歯車減速機
前田精密製作所とは
前田精密製作所は、兵庫県神戸市垂水区に本社を置く会社です(1954年に法人化、資本金3,600万円、従業員75名)。超小型の減速機の開発事例を公開しています。
前田精密製作所の得意技術
| 技術 | 内容 |
|---|---|
| 外径6mm の波動歯車減速機 | 外径6mm、減速比50の超小型の波動歯車減速機。歯は0.04モジュール(ピッチ0.125mm)で、最も薄い所は50μm以下としている |
| 外径10mm の減速機 | 減速比50で、負荷トルク0.15N·m を確認したとしている |
| 用途 | ロボットハンドの指の関節に直接組み込む用途を想定している。超小型の遊星減速機の実績もあるとしている |
前田精密製作所が解決できる課題
- 小さいモーターの回転を落として、大きいトルクにしたい
- ロボットハンドの指など、とても小さい関節に減速機を入れたい
- 小さな歯車・減速機を試作したい
公開されている実績
- 会社概要の主要取引先に、川崎重工業、京セラ、神戸製鋼所、ナブテスコ、日本航空電子工業、三菱電機などを載せている
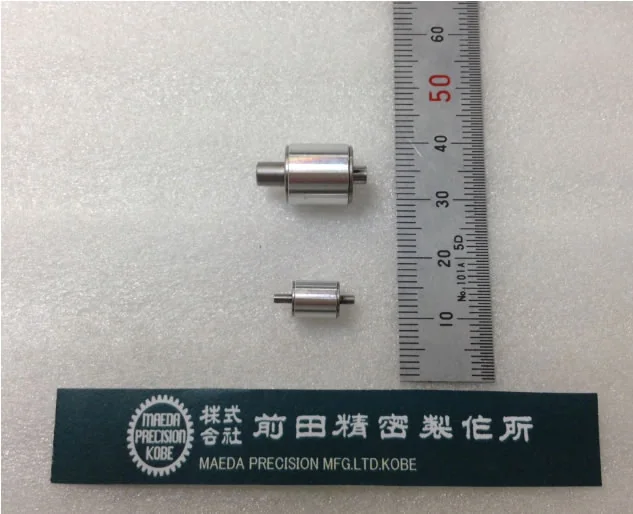
出典:超小型波動減速機|前田精密製作所、会社概要|前田精密製作所
ネクストコアテクノロジーズ株式会社|アモルファス積層コア
ネクストコアテクノロジーズとは
ネクストコアテクノロジーズは、京都府宇治市に本社を置く、2022年設立の会社です(資本金5億1,900万円)。HILLTOP、BIZYME、小松精機工作所の3社の合弁会社で、アモルファス合金を使ったモーターの鉄心(コア)の量産技術を開発しています。
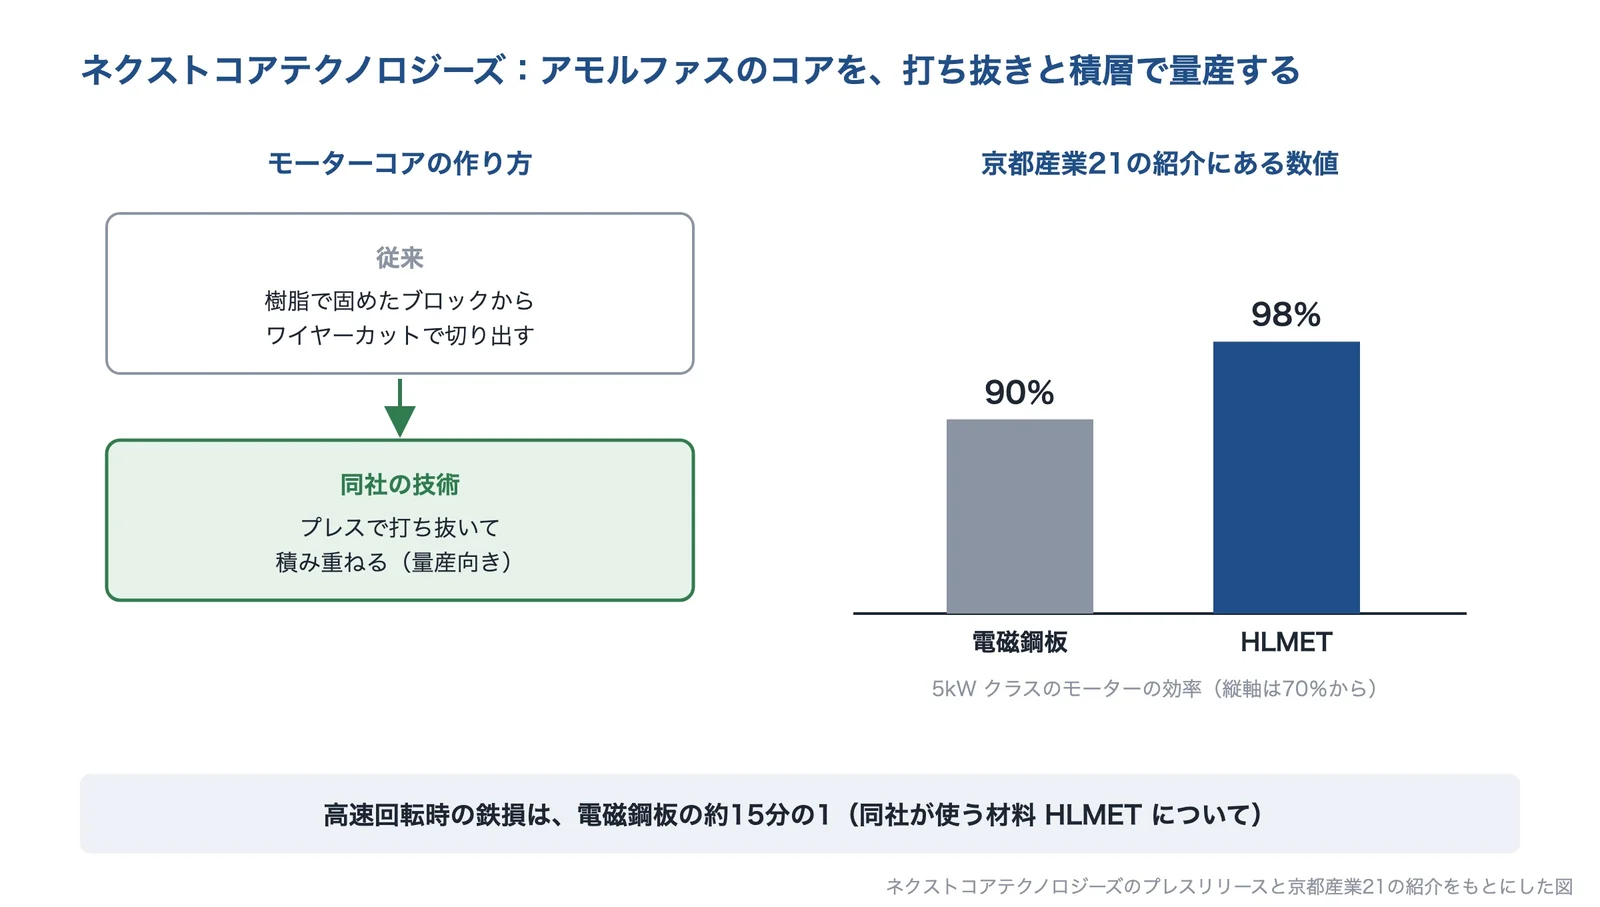
出典:同社のプレスリリース、京都産業21の紹介をもとに AI(Claude)で作成
ネクストコアテクノロジーズの得意技術
| 技術 | 内容 |
|---|---|
| プレス加工+積層 | 鉄基アモルファス合金のモーターコアは、従来は樹脂で固めたブロックからワイヤーカットで切り出す方法に限られていた。同社はプレスで打ち抜いて積み重ねる量産技術を開発したとしている(2024年7月の発表) |
| 低い鉄損 | 京都産業21の紹介では、同社が使う材料 HLMET(鉄基アモルファスと同等の低鉄損とされる軟磁性材料)の高速回転時の鉄損は、電磁鋼板の約15分の1としている |
| モーターの効率 | 同じ紹介で、5kW クラスのモーターの効率が、電磁鋼板で90%、HLMET で98%としている |
京都産業21の紹介では、佐賀県に量産試作の拠点を開設中で、2026年10月の稼働開始を予定としています。
ネクストコアテクノロジーズが解決できる課題
- 高回転にすると鉄心が熱くなり、効率が落ちる
- 電磁鋼板の鉄心を、損失の小さい材料に替えたい
- アモルファスのコアを、打ち抜きで量産したい
出典:アモルファス積層コアの量産技術の開発(プレスリリース)|ネクストコアテクノロジーズ、ネクストコアテクノロジーズ|京都産業21
選ぶ前に確かめる条件
メーカーに相談する前に、次の条件を整理しておくと、話が早くなります。
- 必要な出力・トルク・回転速度と、その運転の仕方(連続か、短時間の最大か、起動・停止の回数)
- 収めたい外形(外径・軸方向の長さ)と重さの上限。減速機を含めてよいか
- 今のモーターの種類・型式と、損失の内訳(銅損・鉄損・機械損)、温度の高い所(巻線、コイルエンド、磁石、軸受)
- 周囲の温度と、使える冷却(空冷、水冷、油冷)。絶縁の耐熱クラス
- 電源の電圧・電流の上限と、インバーター(駆動回路)を替えられるか
- 磁石の制約(レアアースの使用量、使う温度での減磁の心配)
- 位置決めの精度、バックラッシ、騒音・振動、寿命の条件
- 生産量と目標のコスト。試作だけか、量産まで考えるか
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年9月29日








