
アクチュエーターの課題から探す
| 課題 | 目的 | 困りごと |
|---|---|---|
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 小型・軽量化 | 関節が長く太い。先の関節が重く、根元のモーターも大きくなる。配線が外を通って引っかかる |
| エアシリンダーを電動に置き換えたい | 置き換え | コンプレッサーの電気代を減らしたい。止める位置や速さ・押す力を細かく決めたい |
| 柔らかいものをつかみたい | 自動化 | 食品や果物をつかむとつぶれる。形がばらばらでつかみ損ねる。弱くつかむと落とす |
| 小型のまま出力を上げたい | 小型・軽量化 | 小さくすると力が足りない。電流を増やすと熱くなって止まる。駆動部を小さく軽くしたい |
| 工場内の搬送を自動化したい | 自動化 | 人が台車で運んでいる。工程の間の搬送をロボットや搬送機で自動にしたい |
| ステッピングモーターが脱調する | 品質の安定 | 電動の軸を動かすステッピングモーターが、位置ずれ・脱調する |
| ケーブルが断線する | 信頼性・長寿命 | ロボットや可動部のケーブルが、曲げやねじりで切れる |
| 工場の電力を減らしたい(コンプレッサー・ポンプ・空調の省エネ) | 省エネ・高効率 | コンプレッサーなど、工場の設備の電気代を減らしたい |
課題ごとに効く技術は、下の「課題と技術のマトリクス」にまとめています。
アクチュエーターは、電気や圧縮空気のエネルギーを、押す・引く・回す・つかむといった機械の動きに変える部品です。工場ではエアシリンダーと電動シリンダー・電動スライダー、ロボットでは関節のモーターと減速機をまとめたユニットや、先端のハンド(グリッパー)が代表です。どれも、要る力と速さを、決まった大きさ・重さ・電力の中でどう出すかが設計の中心になります(編集部の解説)。
このページでは、アクチュエーターの困りごとを、ロボットの関節を小さく軽くする、エアシリンダーを電動に置き換える、柔らかいものをつかむ、小型のまま出力を上げるの4つに分けて整理しました。よくある課題と、それを解決する技術(電動化、エアのむだを減らす、薄型・中空のモーター、軽い減速機、関節ユニットと省配線、冷却と巻線、柔らかいハンド、力・すべりの検出)、種類と特徴、選ぶときに確かめること、関係する技術を持つ企業を紹介します。
アクチュエーターの企業(早見表)
| 企業 | 電動・エアの 機器 | 省エネ・ エア漏れ | モーター・ 減速機 | 関節 ユニット | ハンド・ グリッパー | 力・触覚の センサー |
|---|---|---|---|---|---|---|
| CKDエアと電動の両方の機器と使い分けの提案 | ● | ● | ● | |||
| PSi小型・軽量の電動グリッパー | ● | ● | ||||
| エアモア音響カメラでのエア漏れの調査 | ● | |||||
| シナノケンシ関節用の薄型・中空のモーター | ● | |||||
| ハーモニック・ドライブ・システムズ軽量・扁平の波動歯車と関節ユニット | ● | ● | ||||
| ニコン部品を一体にした関節ユニット | ● | |||||
| レプトリノ小型・薄型の6軸力覚センサー | ● | |||||
| ニッタ減圧で動くソフトハンド | ● | |||||
| ダブル技研形に倣う多指ハンド | ● | |||||
| FingerVisionすべりを見る視触覚センサー | ● |
●は、各社の公式サイトで確認できた得意分野です(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
アクチュエーターでよくある課題
課題が起きる場所は、ロボットの関節、先端のハンド、エアシリンダーと圧縮空気、モーターの熱です(編集部の整理)。どの場合も、力が足りないのか、大きさ・重さなのか、電力なのか、つかみ方なのかを分けて見ると、打つ手が見えてきます。
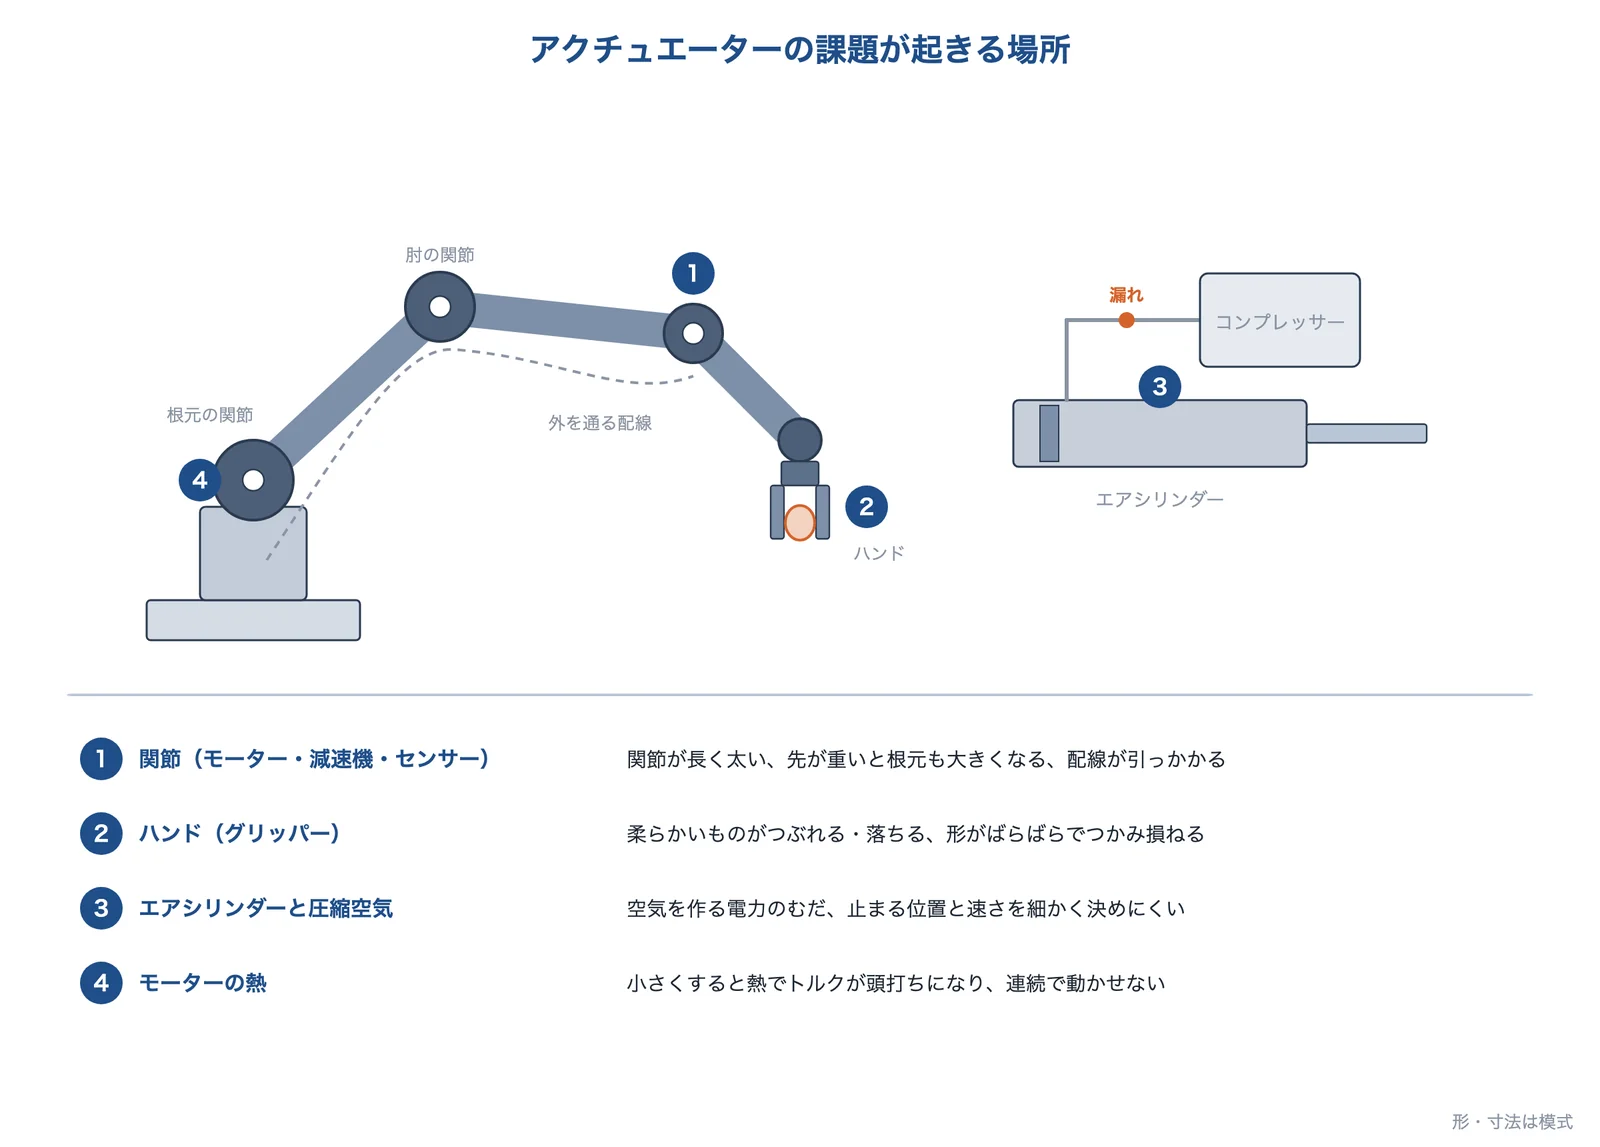
出典:編集部の整理をもとに AI(Claude)で作成(形・寸法は模式)
| 課題 | 何が起きているか | 主に効く技術 |
|---|---|---|
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 部品を軸の方向に並べると関節が長くなる。先の関節が重いと、根元の関節に要るトルクが増え、根元も大きく重くなる | 薄型・中空のモーター、軽い減速機、一体型の関節ユニットと省配線、力の検出 |
| エアシリンダーを電動に置き換えたい | 作った圧縮空気の一部は、配管を満たしておくアイドリングや漏れで失われる。止まるのは両端の2点が基本 | 電動シリンダー・スライダー・グリッパーへの置き換え、エアのまま漏れと圧力を直す |
| 柔らかいものをつかみたい | 硬い爪で2点を挟むと力が小さな面積に集中する。柔らかいものは、つぶさない力と落とさない力の幅が狭い | ソフトグリッパー、形に倣う指、吸着、すべりの検出 |
| 小型のまま出力を上げたい | 電流を増やすと巻線の熱(銅損)が電流の2乗で増え、熱で出力が頭打ちになる | 冷却と巻線、アキシャルギャップのモーター、高速化と小型減速機 |
「何が起きているか」は各課題ページの解説、「主に効く技術」の列は、下のマトリクスと各節の内容をもとにした編集部の整理です。
出典:油圧・エアから電動化へ エア編|椿本チエイン、技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業、エアチャック設計上のご注意(PDF)|NKE、Rated Values 定格値について(小型モーターの資料)|オルブレイ
先の重さが根元に効く:重さの連鎖
ロボットの腕では、根元の関節が、その先の関節と荷物の重さを腕の長さ分のてこで支えます。編集部の計算では、根元から0.4m に肘の関節(3kg)、0.8m に手首の関節(2kg)と荷物(3kg)がある腕で、根元の関節の保持トルクは約51.0N・m です。手首を1kg 軽くすると約43.2N・m になり、約7.8N・m 下がります。そのため、軽くするのは根元から遠い関節から順にします。
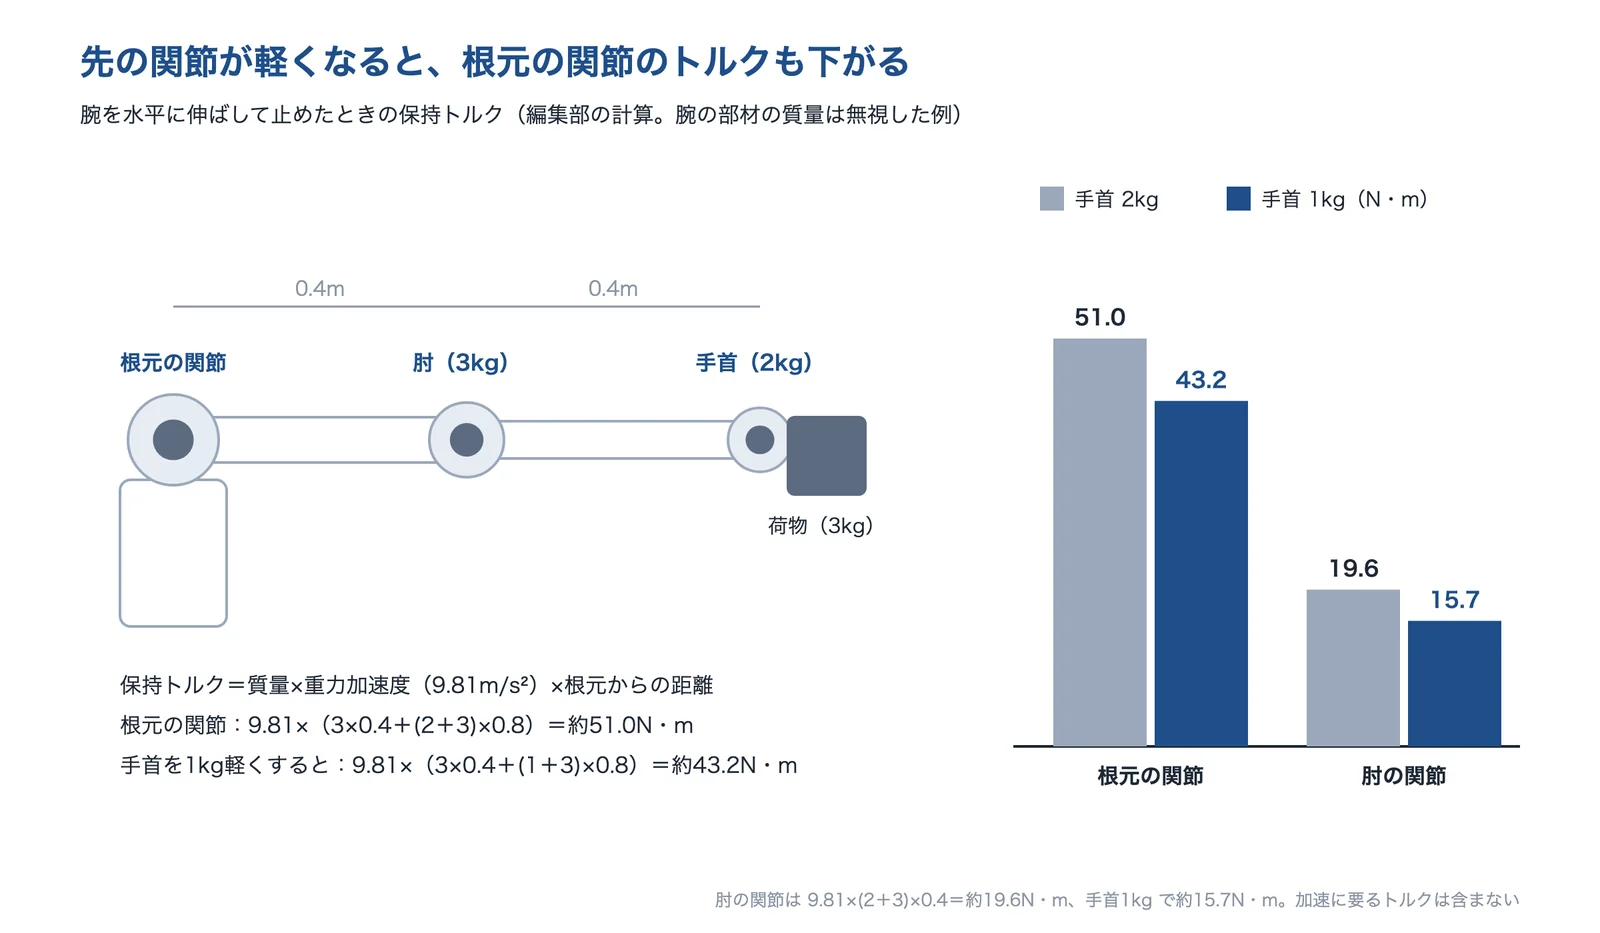
出典:編集部の計算をもとに AI(Claude)で作成
つぶさない力と落とさない力の幅
硬い爪で挟んでつかむエアチャックでは、把持できるワークの重さは、通常、グリップ力の1/20より小さな値になるとされています(NKE)。つまり硬い部品は、重さの20倍を超える力で挟むのが目安です。柔らかいものに同じ考え方で力をかけると、落とす前につぶれてしまうため、力を弱くするか、力のかけ方(接触する面積・すべりの検出)を変える必要があります。
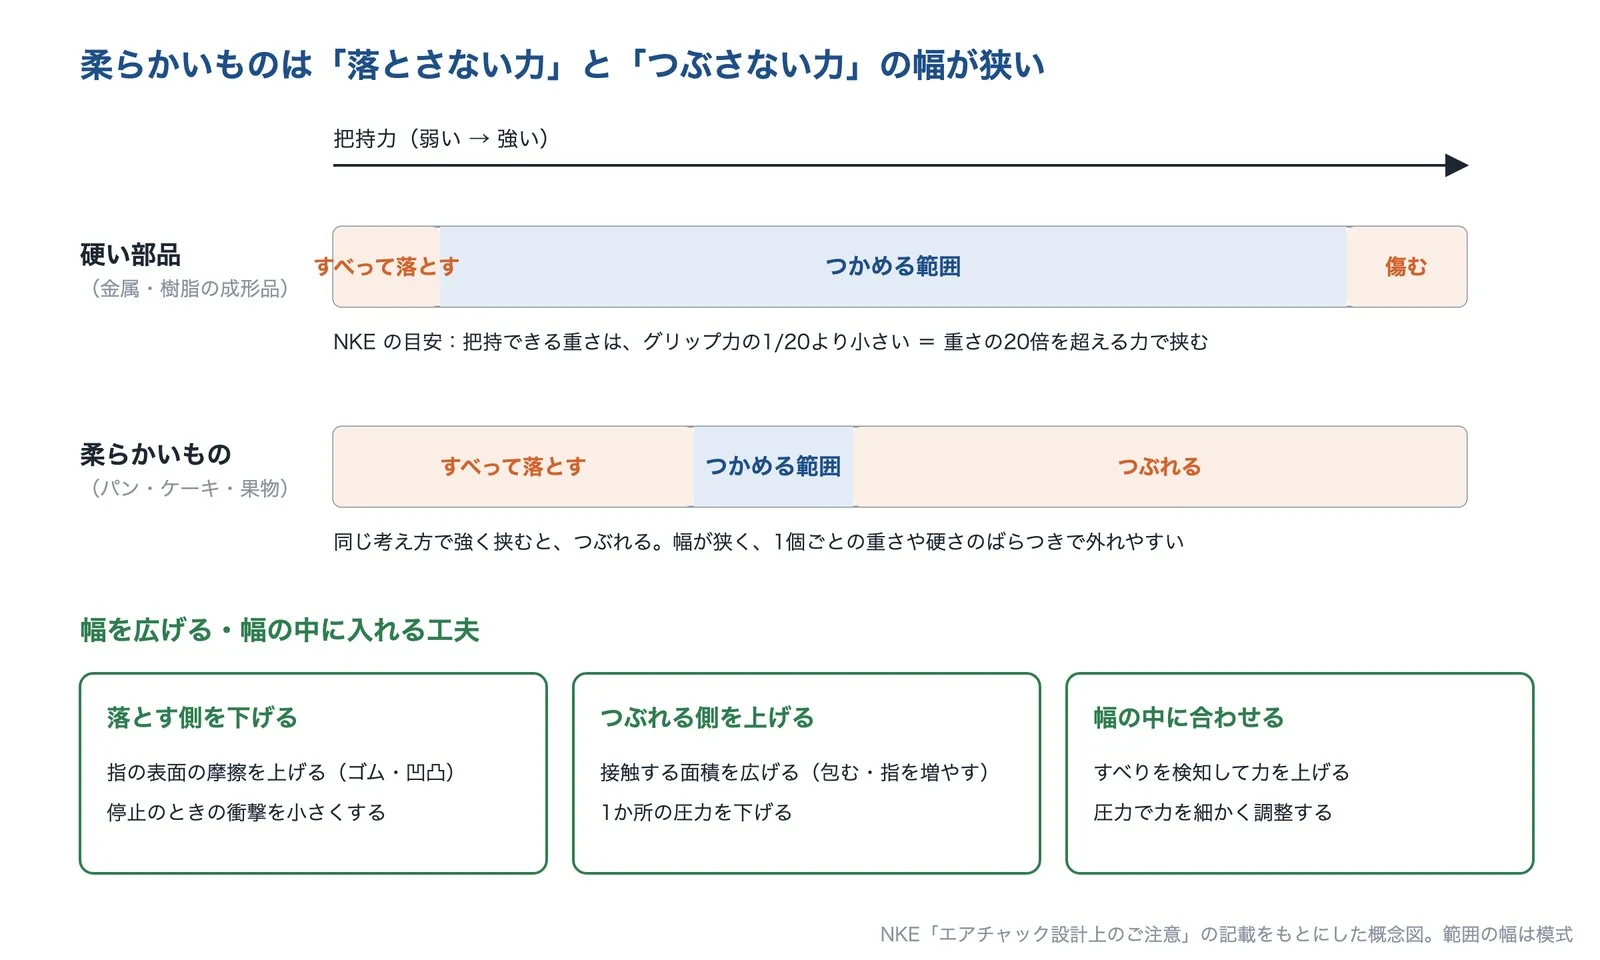
出典:エアチャック設計上のご注意(PDF)|NKEをもとに AI(Claude)で作成(範囲の幅は模式)
このほか、アクチュエーターに関係する課題として、「工場内の搬送を自動化したい」、「ステッピングモーターが脱調する」、「ケーブルが断線する」、「工場の電力を減らしたい(コンプレッサー・ポンプ・空調の省エネ)」も解説しています。
課題と技術のマトリクス
よくある課題に対して、どの技術が効くかをまとめました。記号の理由と出典は表の下にあります。
| よくある課題 | 電動化(電動シリンダー・スライダー・グリッパー) | エアのまま使い、むだを減らす | 薄型・中空・アキシャルのモーター | 軽い減速機(波動歯車)と高速化 | 一体型の関節ユニットと省配線 | 冷却と巻線(熱の対策) | 柔らかい・形に倣うハンド | 力・すべりの検出 |
|---|---|---|---|---|---|---|---|---|
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | ◎ | ◎ | ◎ | ○ | ○ | |||
| エアシリンダーを電動に置き換えたい | ◎ | ○ | ||||||
| 柔らかいものをつかみたい | △ | ◎ | ◎ | |||||
| 小型のまま出力を上げたい | ○ | ◎ | ◎ |
◎:第一候補 ○:有効 △:条件によって有効 空欄:公開資料で直接の関係を確認できなかった組み合わせ。課題ページでは症状ごとに記号を付けており、ここでは課題全体としてまとめ直しています。一般的な傾向で、効果を保証するものではありません。
記号の理由と出典
| 課題 | 技術 | 記号 | 理由と出典 |
|---|---|---|---|
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 薄型・中空・アキシャルのモーター | ◎ | 関節用の薄型中空ブラシレスモーターは、外径85mm のまま長さ27.6〜40.2mm で定格出力50〜150W の3機種をそろえ、同社の従来品より約50%薄くしたとしている。中空径25.4mm にケーブルやエアチューブを通せる(出典:ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINA) |
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 軽い減速機(波動歯車)と高速化 | ◎ | 波動歯車は一段で1/30〜1/320 の減速比が得られ、従来の歯車装置と同じトルク容量と速比を1/3以下の容量・1/2以下の重量で得られるとするメーカーがある。根元から0.8m の手首を1kg 軽くすると、根元の関節の保持トルクは約7.8N・m 下がる(編集部の計算)(出典:ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズ) |
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 一体型の関節ユニットと省配線 | ◎ | モーター・減速機・エンコーダ・ブレーキ・ドライバをパッケージ化した関節ユニットがある(外径70mm・質量1.6kg・定格トルク10N・m の例)。ドライバを一体にすると外の配線が減り、故障の箇所としていちばん多い外部ケーブルの損傷を避けやすいとする資料がある(出典:協働ロボット用関節ユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、How to Build Better Robotics with Integrated Actuators|Harmonic Drive LLC) |
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 冷却と巻線(熱の対策) | ○ | モーターを定格以上で使うときのトルクの限度は、コイルの発熱による温度上昇で決まる。関節を小さくするほど熱で連続トルクが頭打ちになりやすいので、減速比や外径の見直しと合わせて熱の逃げ道を確かめる(編集部の解説)(出典:Rated Values 定格値について(小型モーターの資料)|オルブレイ) |
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 力・すべりの検出 | ○ | 人と協働する関節では、ぶつかったときの力を知る必要がある。各関節のトルクセンサーで外力を直接検知する方法と、トルクセンサーを使わずにモーターの電流値から外力を検出して費用を抑えた例がある(出典:協働ロボットの安全を実現するトルクセンサ|TE Connectivity、協働ロボットがトルクセンサレスで「柔らかさ」を実現、樹脂で軽量化も(2021年1月22日)|MONOist) |
| エアシリンダーを電動に置き換えたい | 電動化(電動シリンダー・スライダー・グリッパー) | ◎ | エアシリンダーのエネルギー効率16%に対し、電動シリンダー88%と試算するメーカーがある(同社の機種・条件での試算)。電動は止まる位置・速さ・加速をコントローラーで設定でき、コントローラー1つで数百点を登録できるシリーズもある(出典:油圧・エアから電動化へ エア編|椿本チエイン、技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業) |
| エアシリンダーを電動に置き換えたい | エアのまま使い、むだを減らす | ○ | 動かす回数が少ない、小さく軽く力がほしい、水・粉じんが多いといった所はエアが向く。コンプレッサーの吐出圧力を0.8MPa(絶対圧)から0.1MPa 下げると理論上約8%の動力が減り、漏れが減る分を加えると10%程度が期待できる(出典:エアと電動いいとこどり|CKD、エネルギー効率化 Q&A(エアーコンプレッサーの省エネ)|中小機構 J-Net21) |
| 柔らかいものをつかみたい | 電動化(電動シリンダー・スライダー・グリッパー) | △ | 電動グリッパーはつかむ位置・幅を設定でき、1台でサイズの違うワークに対応できる。ただし柔らかいものは、つぶさない力と落とさない力の幅が狭く、爪の形や力の加減を合わせて確かめる必要がある(出典:【グリッパー比較】エア vs 電動|THA(NC ネットワーク掲載)、エアチャック設計上のご注意(PDF)|NKE) |
| 柔らかいものをつかみたい | 柔らかい・形に倣うハンド | ◎ | 柔らかいウレタンの指で、つぶれやすいワークを包んで広い面で支えるハンドがある。リンク機構で指がものの形に倣い、形や大きさがばらばらでもつかめる多指ハンドもある。空気で動くハンドは構造がシンプルだが、正確な位置決めは難しい(出典:ロボットハンド(SOFTmatics)|ニッタ、技術紹介|ダブル技研、エアーアクチュエーター型ロボットハンドの種類や仕組み|ブリヂストン) |
| 柔らかいものをつかみたい | 力・すべりの検出 | ◎ | すべりを検知して、落ちそうになったらつかむ力を強くできる。指先のカメラで滑りを検知すれば、力のしきい値を決めなくても多様なワークを把持できるとする会社がある(出典:ロボットハンドの触覚センサーとは|ブリヂストン、Service & Product|FingerVision) |
| 小型のまま出力を上げたい | 薄型・中空・アキシャルのモーター | ○ | 円板の形のロータとステータを向かい合わせるアキシャルギャップモーターは、ラジアルギャップ型より薄く作れる。同じ体格なら出力を2倍にできるとするメーカーもある(出典:アキシャルギャップ型モータ|JMAG、圧粉磁心 アキシャルギャップモータ|住友電気工業) |
| 小型のまま出力を上げたい | 軽い減速機(波動歯車)と高速化 | ◎ | 小さい高速のモーターで回し、減速機で回転を落とすと、出力軸のトルクはおよそ減速比の倍になる。最高3万4,000rpm のモーターに減速比21.8の小型減速機を組み合わせた次世代の電動アクスルを実証した例がある(出典:愛知製鋼、高回転モータを生かす減速比21.8の電動アクスル|Car Watch、超小型の波動歯車減速機(事例)|前田精密製作所) |
| 小型のまま出力を上げたい | 冷却と巻線(熱の対策) | ◎ | 巻線を熱伝導性の樹脂で封止したモールドステータで放熱を高め、高出力を安定させるとするメーカーがある。平角線のエッジワイズコイルで占積率を70〜80%(丸線は50〜60%)に上げ、同じスペースで出力を上げられるとするコイルメーカーもある(出典:モールドステータ|銀河電機工業、エッジワイズコイル|浦谷エンジニアリング) |
表が画面に収まらないときは、横にスクロールできます。
主な解決技術
アクチュエーターの課題を解決する代表的な技術です。技術ごとに、しくみと効き方を下で説明します。
| 技術 | 概要 | 解決できる課題 |
|---|---|---|
| 電動化 | エアシリンダーを、電動シリンダー・電動スライダー・電動グリッパーに置き換える | エアシリンダーを電動に置き換えたい |
| エアのまま使い、むだを減らす | 圧力を下げる、漏れを探して直す、使わないラインを止める | エアシリンダーを電動に置き換えたい |
| 薄型・中空・アキシャルのモーター | 外径を大きく長さを短くし、中心を空けて配線を通す。薄く作れるアキシャルギャップ | ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド)小型のまま出力を上げたい |
| 軽い減速機と高速化 | 一段で大きい減速比の波動歯車で、モーターに要るトルクを下げる | ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド)小型のまま出力を上げたい |
| 一体型の関節ユニットと省配線 | モーター・減速機・エンコーダ・ブレーキ・ドライバを1つにまとめ、通信でつなぐ | ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) |
| 冷却と巻線 | 巻線のすき間を樹脂で埋めて熱を逃がす。平角線で銅を増やし、発熱を減らす | 小型のまま出力を上げたい |
| 柔らかい・形に倣うハンド | 柔らかい指で包む、指がものの形に倣う、吸着の方法を変える | 柔らかいものをつかみたい |
| 力・すべりの検出 | すべりを検知して力を加減する。関節のトルクや手先の力を測る | 柔らかいものをつかみたいロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) |
技術の概要と、つないだ課題は、各節と課題ページの内容をもとにした編集部の整理です。
電動化:止まる位置・速さ・力を設定できる
電動シリンダーは、モーターの回転をボールねじで直線の動きに変え、ロッドを押し引きします。止まる位置・速さ・加速のしかたをコントローラーで設定でき、電動のアクチュエーターには、コントローラー1つで数百点を登録できるシリーズもあります(池田金属工業の技術コラム)。椿本チエインは、エアシリンダーのエネルギー効率を16%、同社の電動シリンダーを88%と試算しています(同社の機種と条件での試算)。
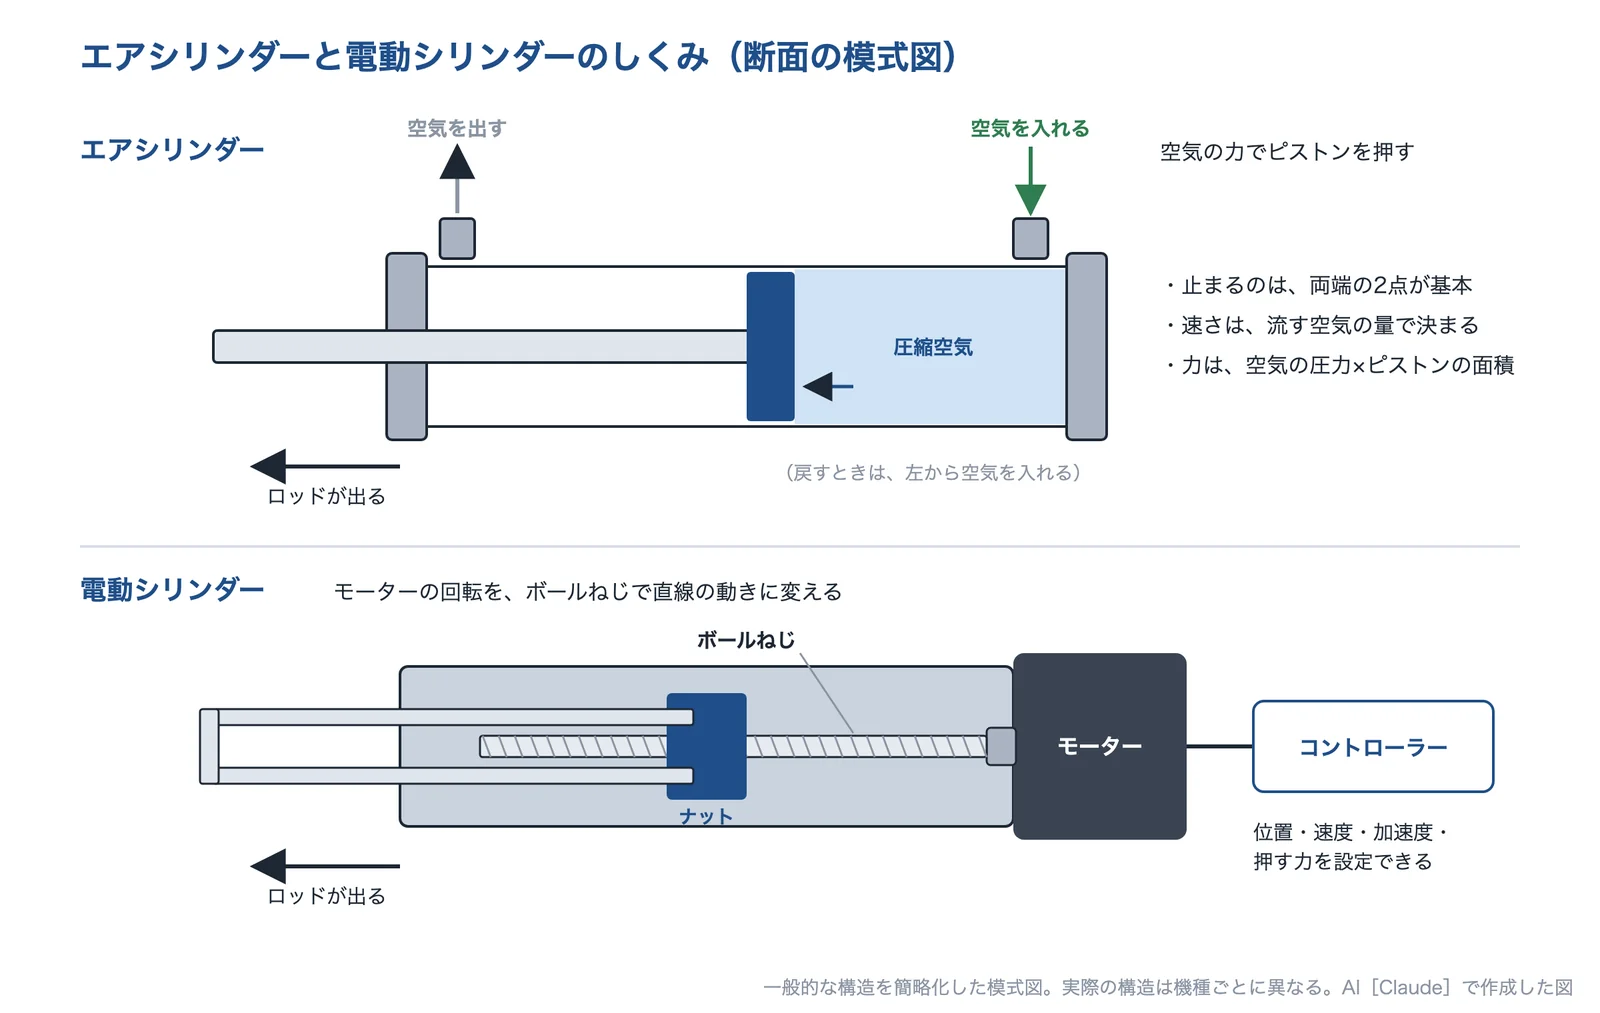
出典:一般的な構造の説明をもとに AI(Claude)で作成(実際の構造は機種ごとに異なる)
ただし、同じ推力では、電動はエアより大きくなりやすく、本体の価格も高くなります(CKD・池田金属工業)。押し当てて保持する使い方では、電動は押している間も電気を使い、クランプ時間が長いほど消費電力量が増えます(CKD)。電動グリッパーは、つかむ位置やストロークを設定でき、1台でサイズの違うワークに対応できる一方、同じサイズではエア式より把持力が低く、専用のコントローラーや PLC の制御プログラムが要ります(THA)。
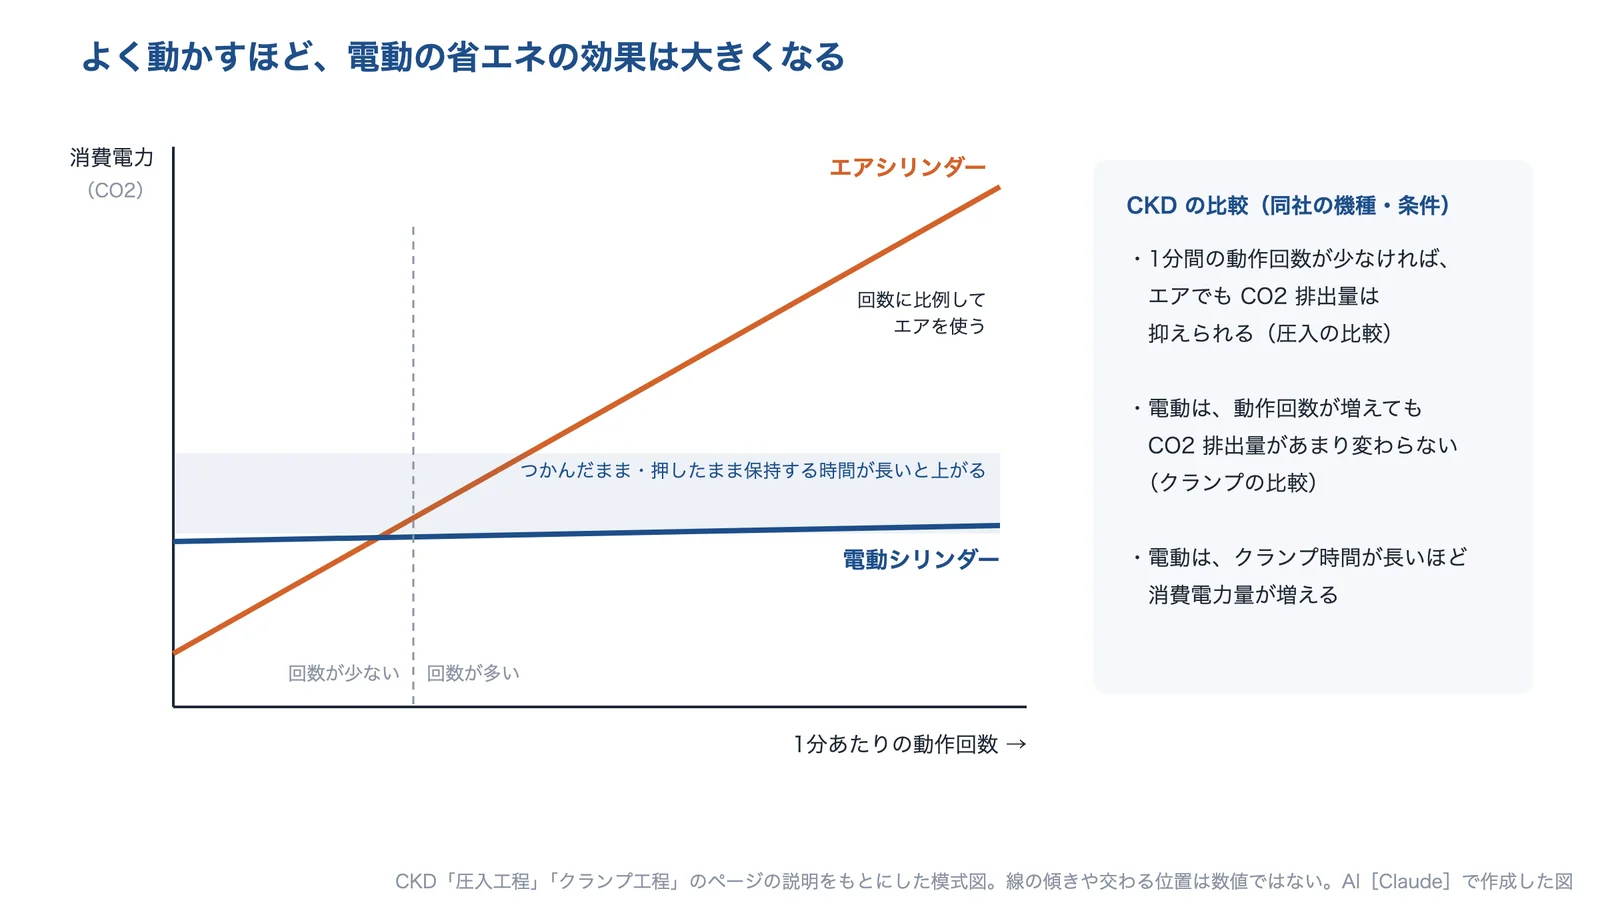
出典:クランプ工程|CKDをもとに AI(Claude)で作成(線の傾きや交わる位置は数値ではない)
出典:技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業、油圧・エアから電動化へ エア編|椿本チエイン、エアを電動化するための設計変更|CKD、クランプ工程|CKD、【グリッパー比較】エア vs 電動|THA(NC ネットワーク掲載)
エアのまま使い、むだを減らす
エアシリンダーは、軽く安価で力が出るため、ハンドリングやクランプ、圧入に向き、2点間の高速移動や重量物の搬送にも向きます(CKD)。動かす回数が少ない所や、水・粉じんが多い所は、エアのまま使い、むだを減らす方法が候補になります。J-Net21 は、コンプレッサーの吐出圧力を0.8MPa(絶対圧)から0.1MPa 下げると理論上約8%の動力が減り、漏れが減る分を加えると10%程度が期待できるとしています。
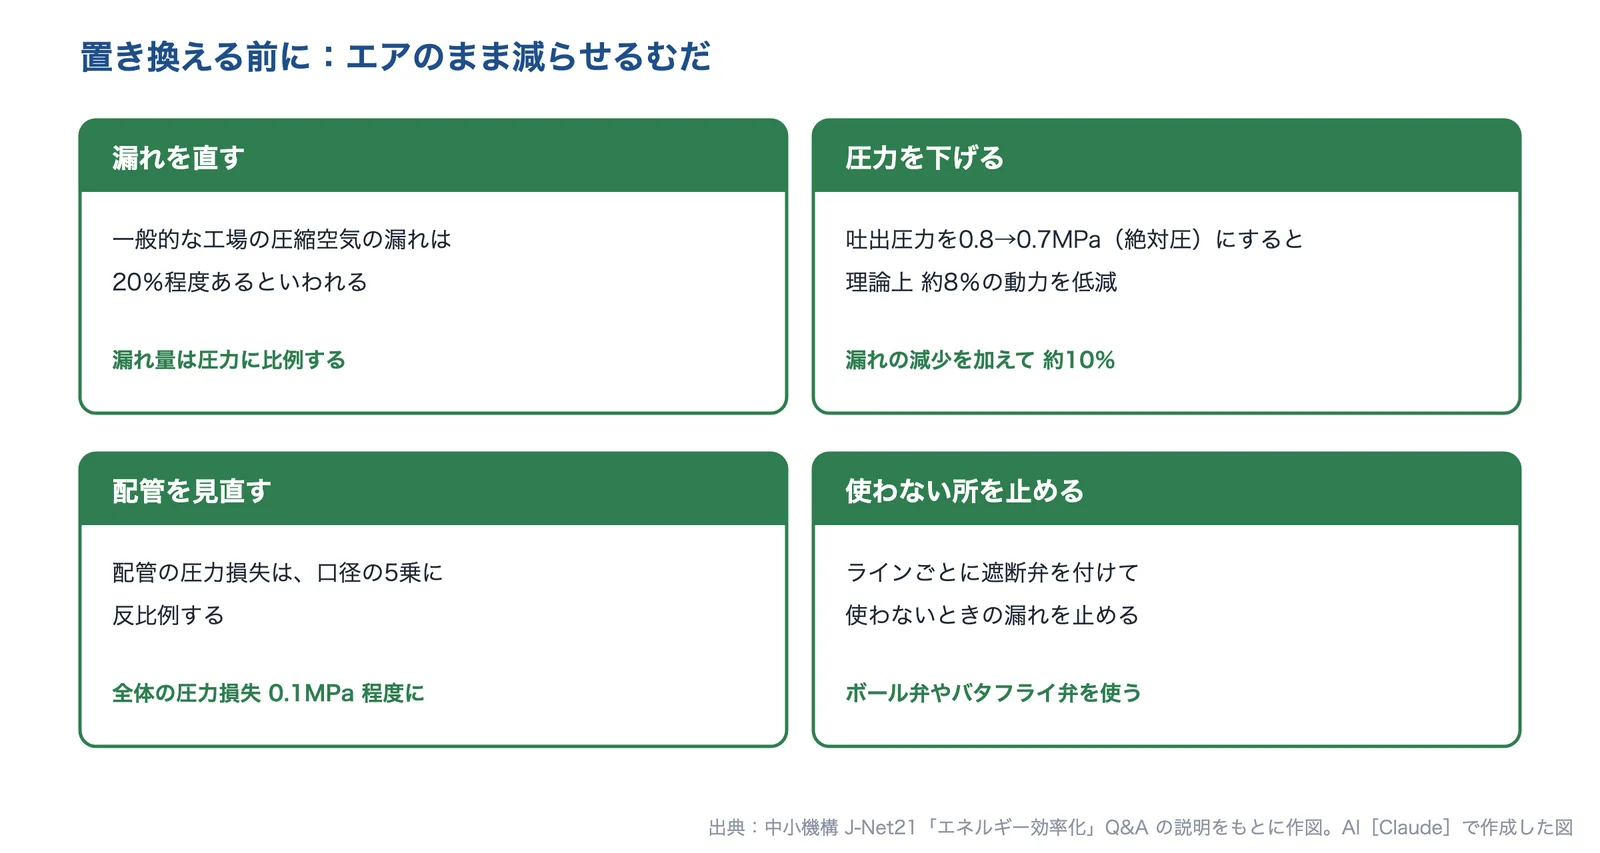
出典:エネルギー効率化 Q&A(エアーコンプレッサーの省エネ)|中小機構 J-Net21をもとに AI(Claude)で作成
椿本チエインの社内実験では、エアシリンダー1本を動かしたときの24時間の消費電力 228.2kWh のうち、運転に使われたのは 66.4kWh(約29%)で、残りはコンプレッサーや配管を高圧のエアで満たしておくアイドリングでした。1本を電動にしても、エアを使う機器が残るかぎりアイドリングは続くので、工場全体のエアの使い方と合わせて考えます(椿本チエイン)。
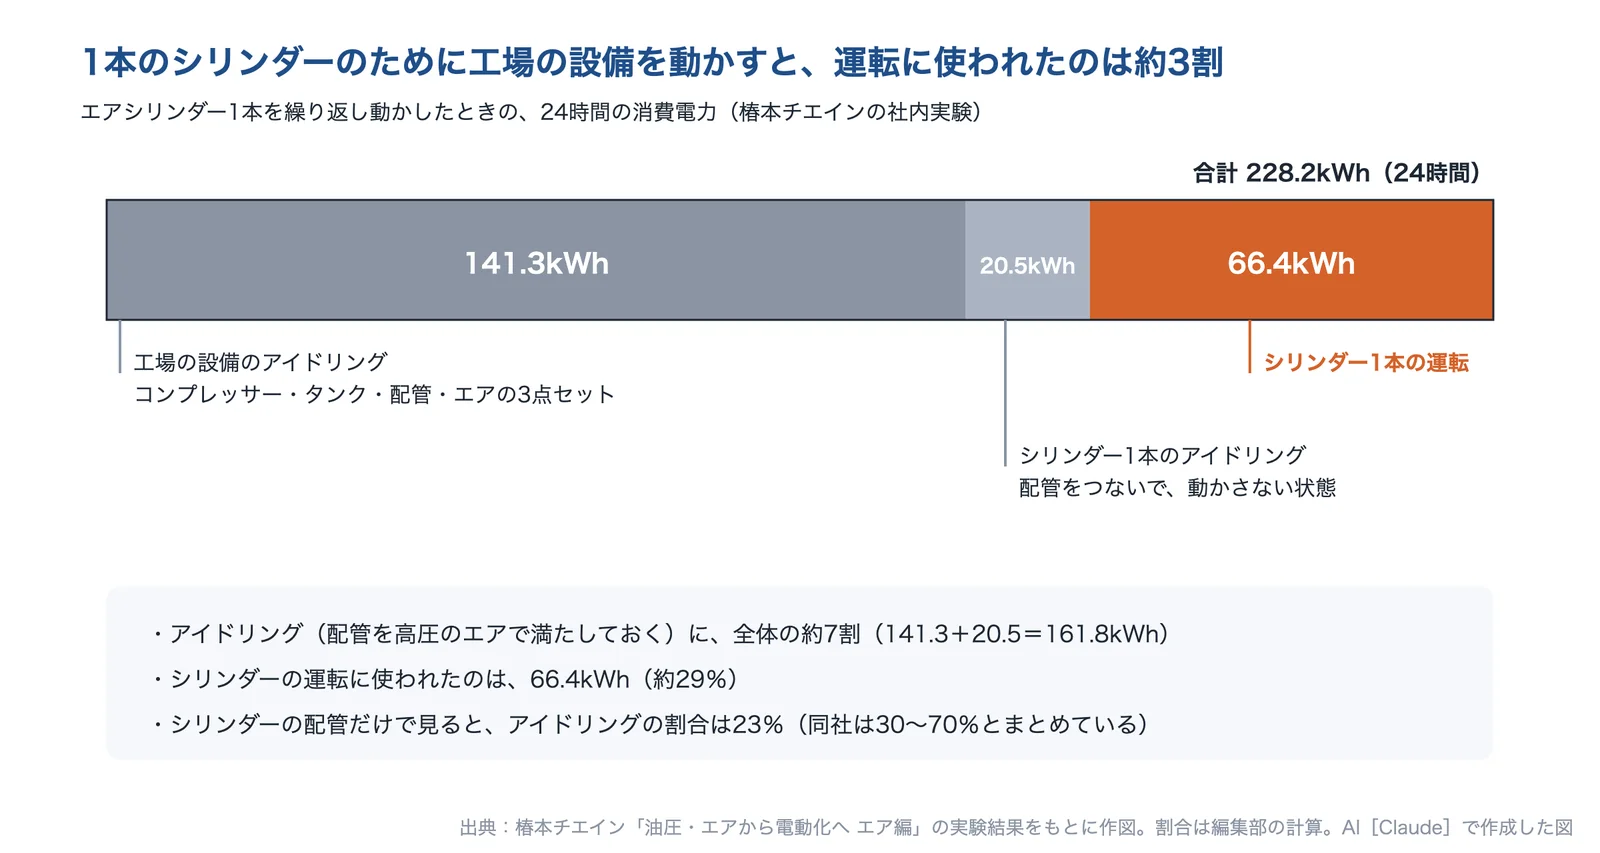
出典:油圧・エアから電動化へ エア編|椿本チエインをもとに AI(Claude)で作成(割合は編集部の計算)
出典:エアと電動いいとこどり|CKD、エネルギー効率化 Q&A(エアーコンプレッサーの省エネ)|中小機構 J-Net21、油圧・エアから電動化へ エア編|椿本チエイン
薄型・中空・アキシャルのモーター
関節を短くするには、外径を大きく、長さを短くした扁平のモーターが使われます。ASPINA(シナノケンシ)の関節用の薄型中空ブラシレスモーターは、外径85mm のまま、長さ27.6〜40.2mm で定格出力50〜150W の3機種をそろえ、同社の従来品に比べて約50%の薄型化としています。中空径は25.4mm で、ケーブル配線やエアチューブを通せます。減速機を使わないダイレクトドライブのモーターもあり、マイクロテック・ラボラトリーの MRS-7056 は胴径70mm・胴長56mm・中空径25mm、連続定格トルク1N・m です。
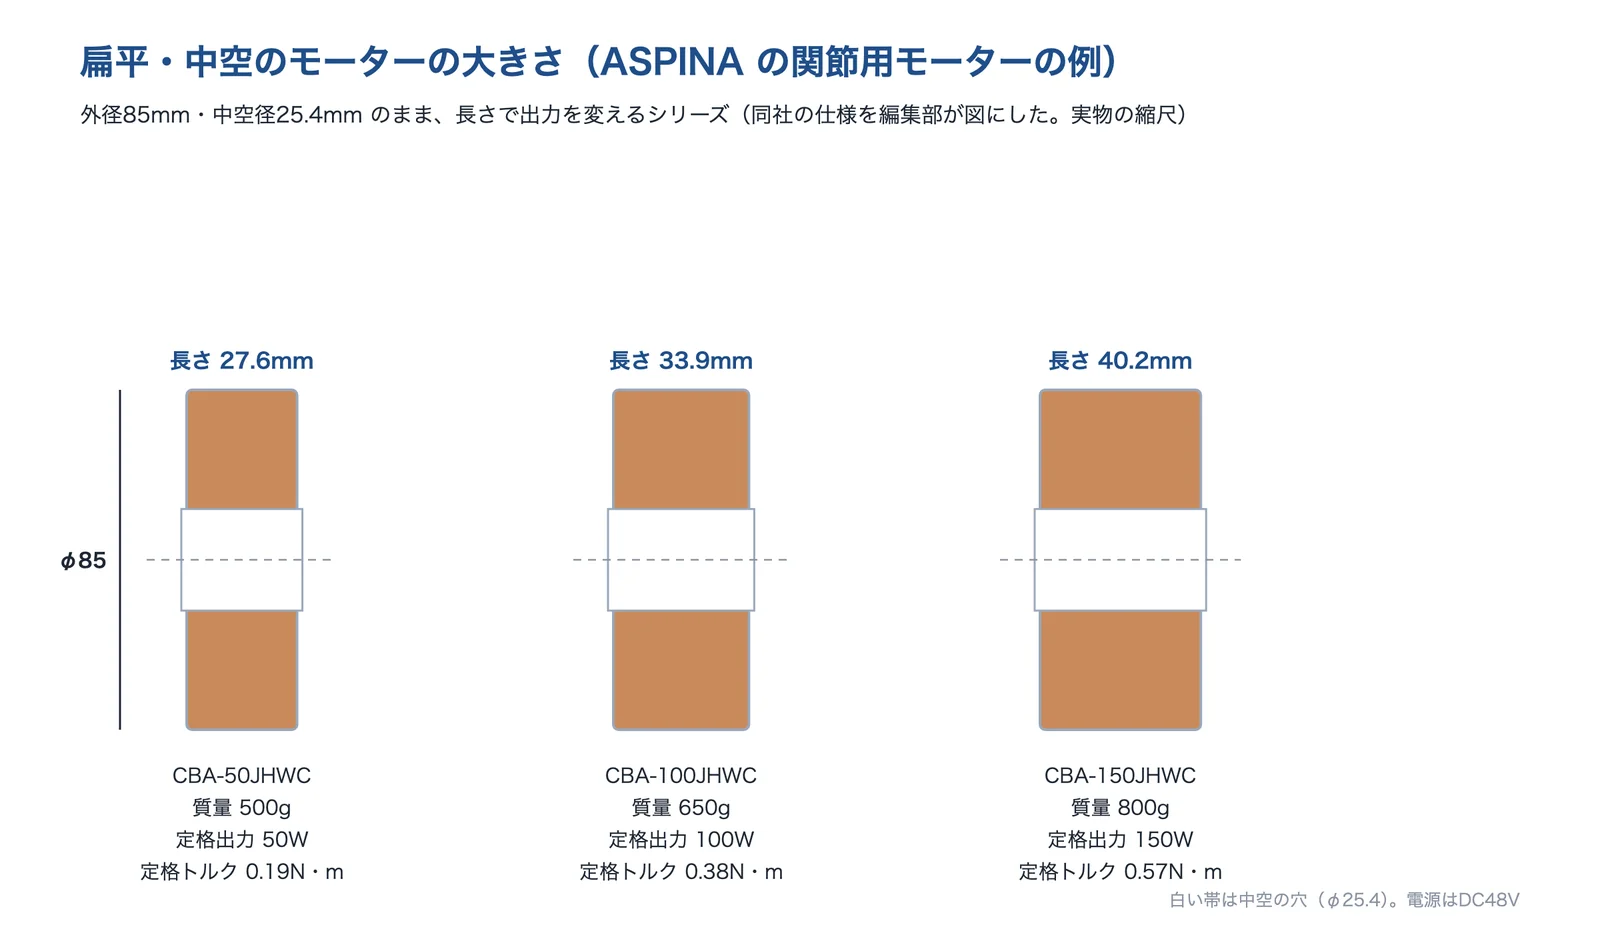
出典:ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINAをもとに AI(Claude)で作成
すき間の向きを変える方法もあります。円板の形のロータとステータを軸方向に向かい合わせるアキシャルギャップモーターは、ラジアルギャップ型より薄く作れます(JMAG)。圧粉磁心を使うアキシャルギャップモーターについて、同じ性能なら体積・重量を約1/2に、同じ体格なら出力を2倍にできる、とするメーカーもあります(住友電気工業)。
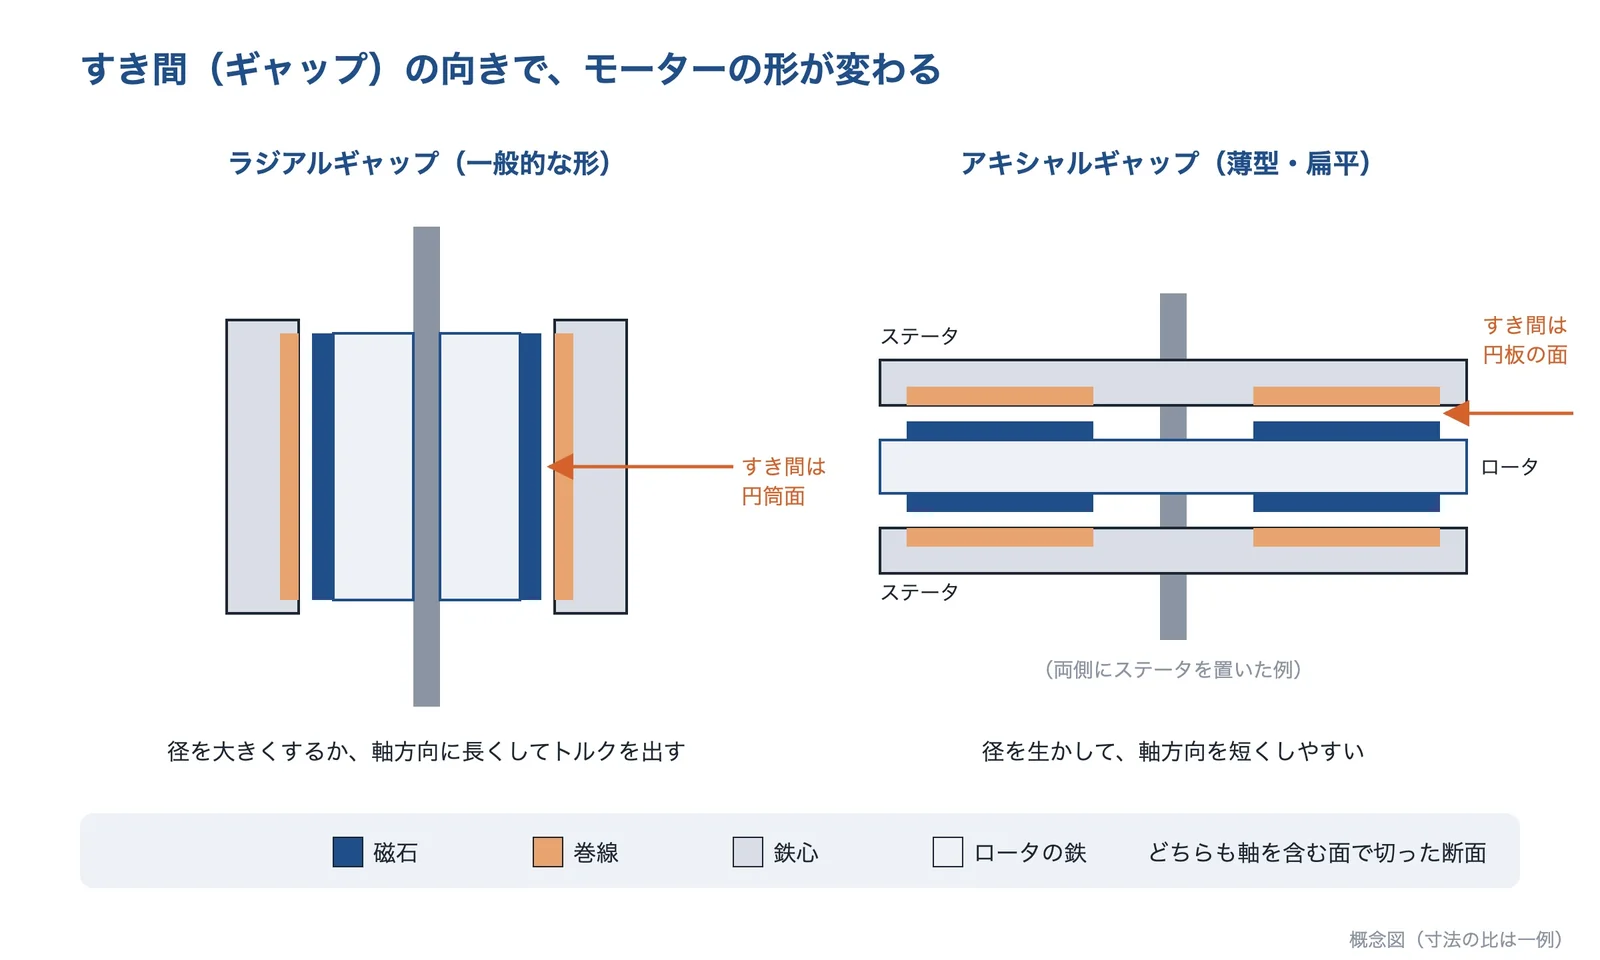
出典:アキシャルギャップ型モータ|JMAGをもとに AI(Claude)で作成
出典:ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINA、MRS-70シリーズ|マイクロテック・ラボラトリー、アキシャルギャップ型モータ|JMAG、圧粉磁心 アキシャルギャップモータ|住友電気工業
軽い減速機と高速化:モーターに要るトルクを下げる
波動歯車(ハーモニックドライブ)は、楕円のカムで薄い外歯の輪をたわませ、内歯の輪とかみ合わせる減速機です。ハーモニック・ドライブ・システムズは、一段で1/30〜1/320 の減速比が得られ、従来の歯車装置と同じトルク容量と速比を、1/3以下の容量と1/2以下の重量で得られるとしています。モーターに要るトルクは「出力トルク÷(減速比×効率)」なので、減速比が高いほどモーターを小さくしやすくなります(編集部の解説)。
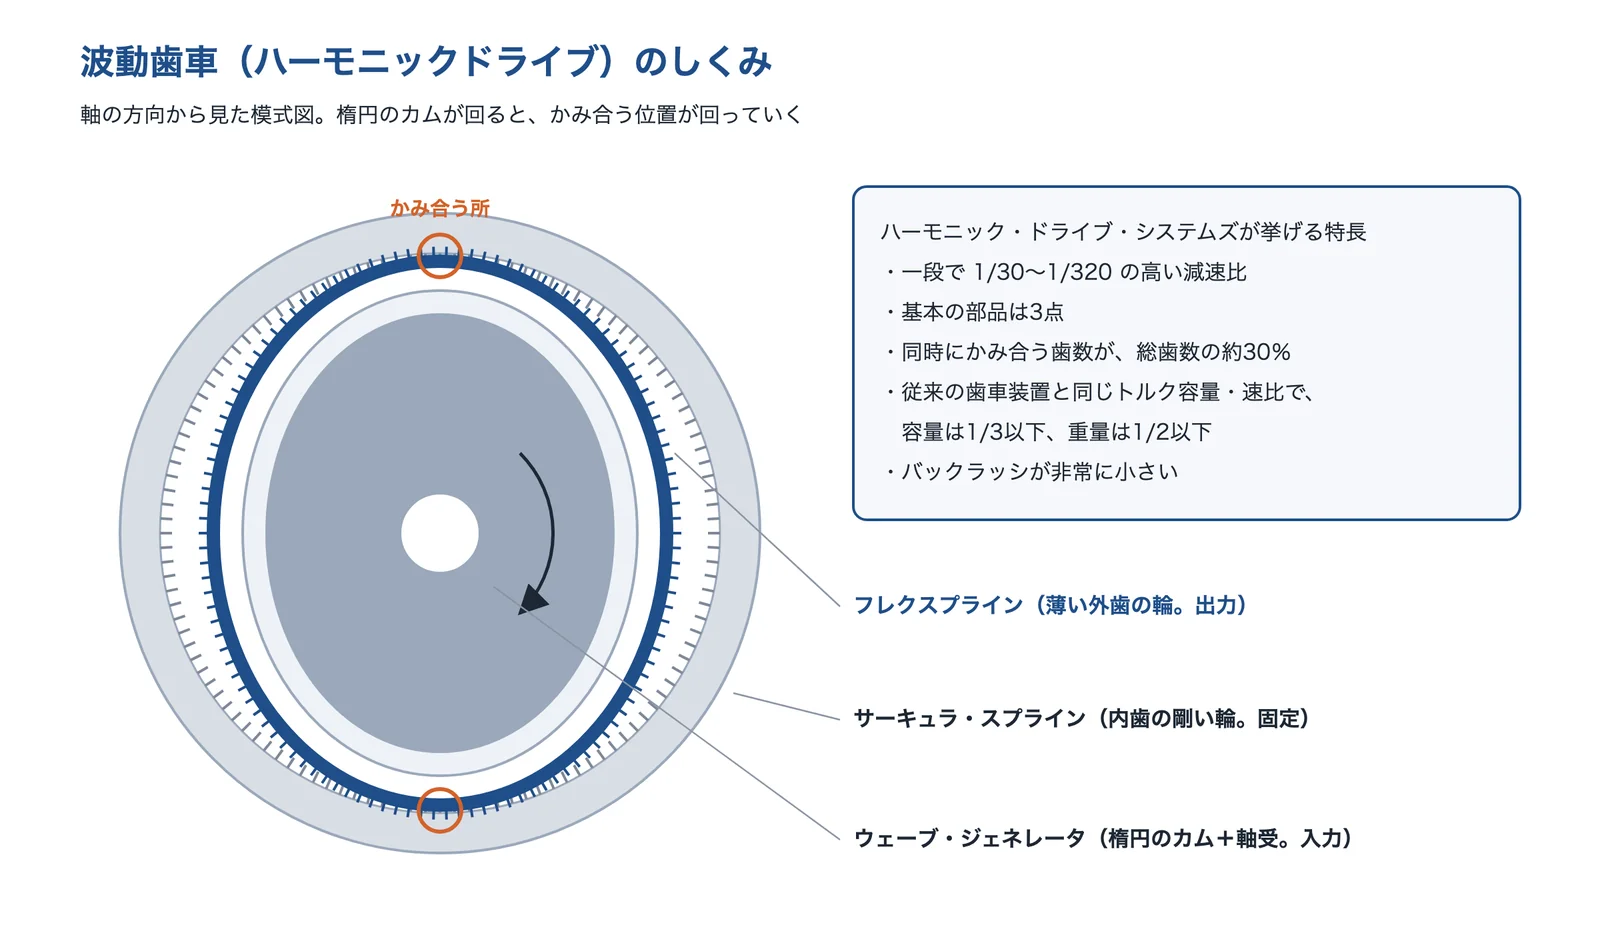
出典:ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズをもとに AI(Claude)で作成
同じ出力なら、回転を上げるほどトルクは小さくて済み、モーターを小さくできます。愛知製鋼は2022年、最高3万4,000rpm のモーターに減速比21.8の小型減速機を組み合わせた次世代の電動アクスルの実証を発表しました。同社はその前(2021年1月)に、従来品より40%小型軽量化した電動アクスルを実証しています(Car Watch)。ただし減速比を上げると関節の速さは落ち、バックラッシ・騒音・寿命も問題になることがあるので、速さとトルクを連続と瞬時に分けて見積もります(編集部の解説)。
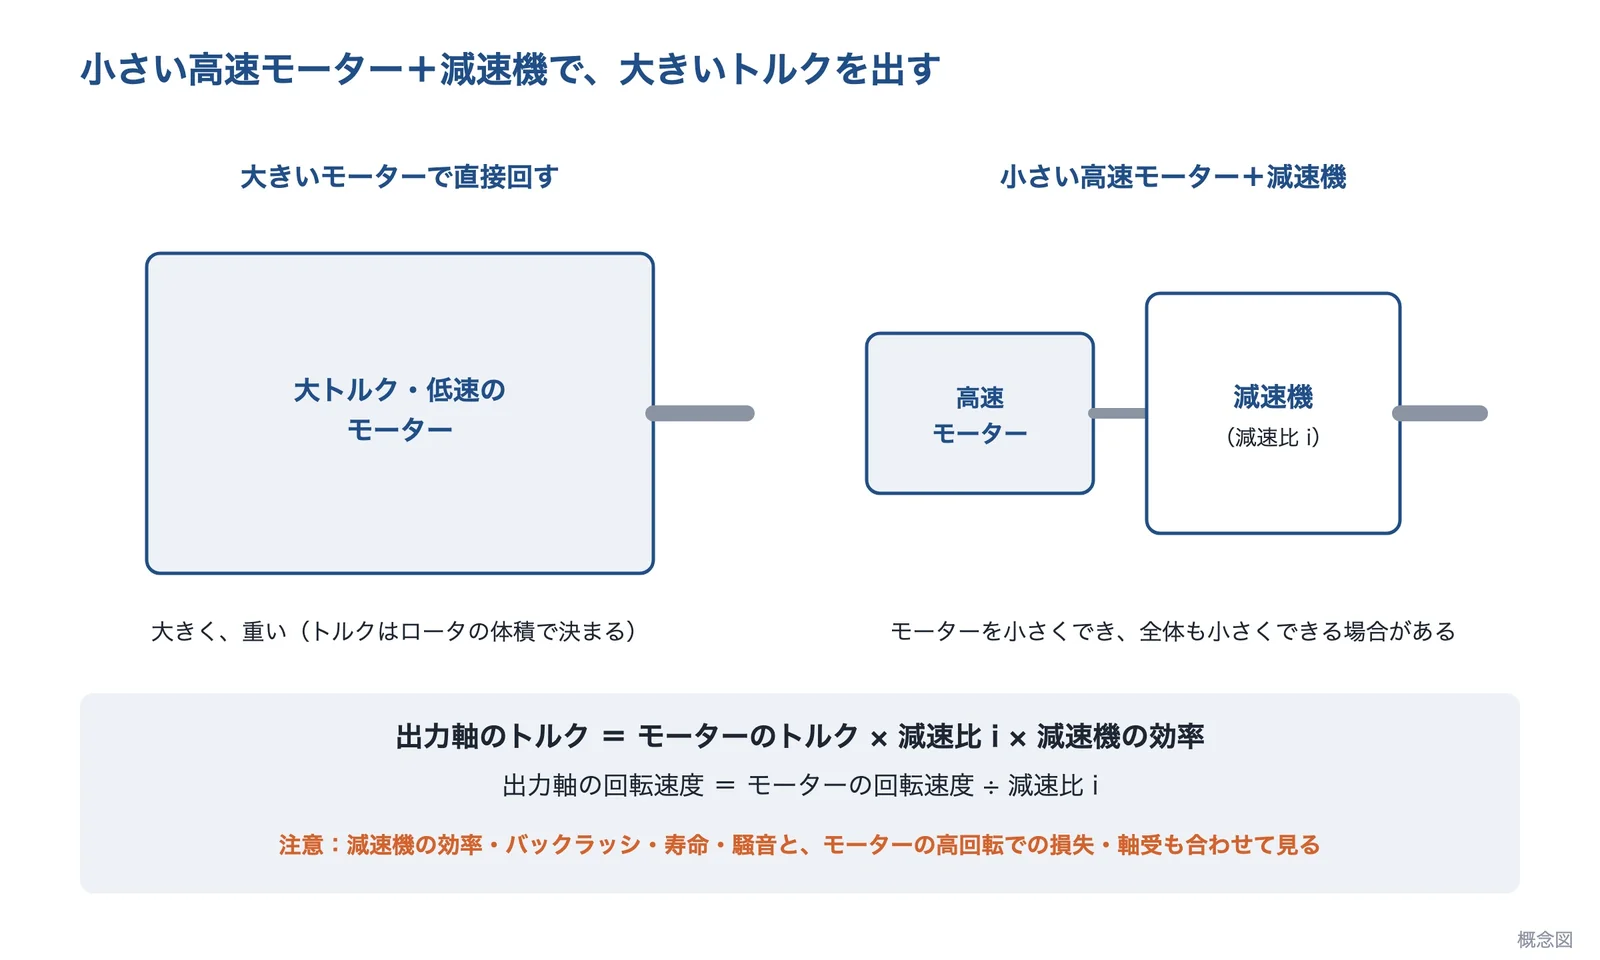
出典:一般的な関係の説明をもとに AI(Claude)で作成
出典:ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズ、愛知製鋼、高回転モータを生かす減速比21.8の電動アクスル|Car Watch
一体型の関節ユニットと省配線
モーター・減速機・エンコーダ・ブレーキ・ドライバを1つにまとめた関節ユニットを使うと、部品ごとのケースと軸受を減らせます。ニコンの「C3 eMotion」は、IAU-30 で外径70mm・質量1.6kg・定格トルク10N・m とし、2つのエンコーダでトルクの変動を検出します。日本精工は2025年11月、モーターとドライバーを内蔵し、トルク重量比が約110N・m/kg(繰り返しピークトルク)のロボットアクチュエーターを発表しました。ユニットは、トルク重量比(トルク÷質量)と外径・長さ・中空径で比べます(編集部の解説)。
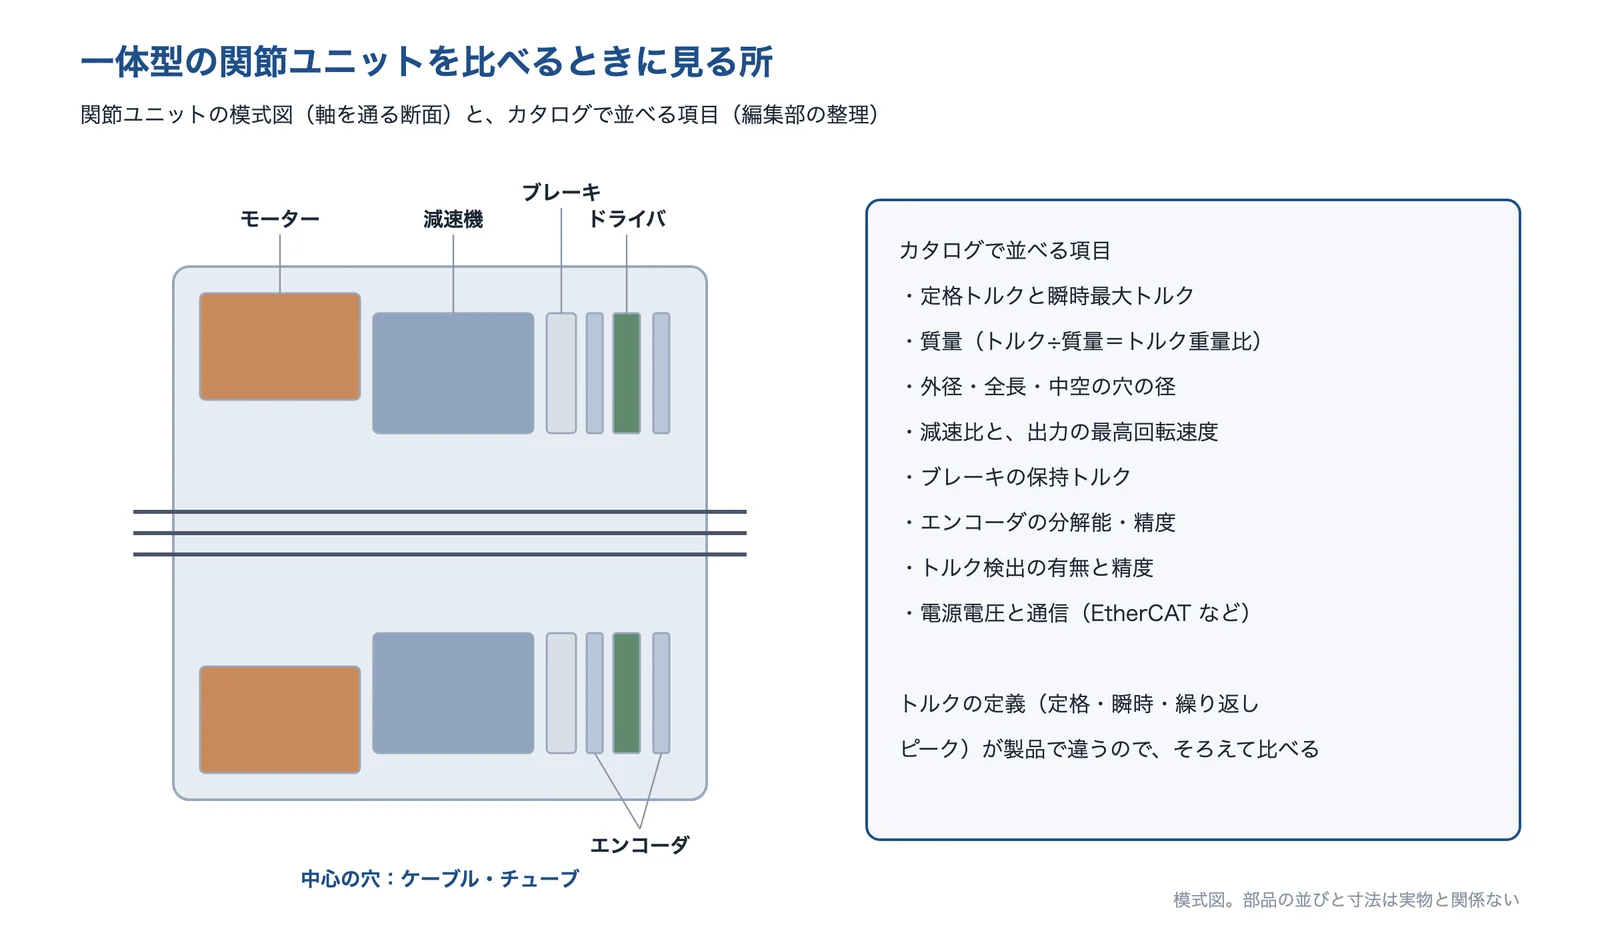
出典:協働ロボット用関節ユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、ロボティクス領域に向けたアクチュエータを開発(2025年11月6日)|日本精工をもとに AI(Claude)で作成
Harmonic Drive LLC は、6軸の腕なら「アクチュエーター6個+ドライブ6個」が「ドライブを一体にしたアクチュエーター6個」になり、配線と設置の時間が減るとし、故障の箇所としていちばん多いのは外部ケーブルの不適切な引き回しによる損傷だとしています。ドライバを関節の中に入れると、発熱も関節の中にこもるので、熱の逃げ道も確かめます(編集部の解説)。
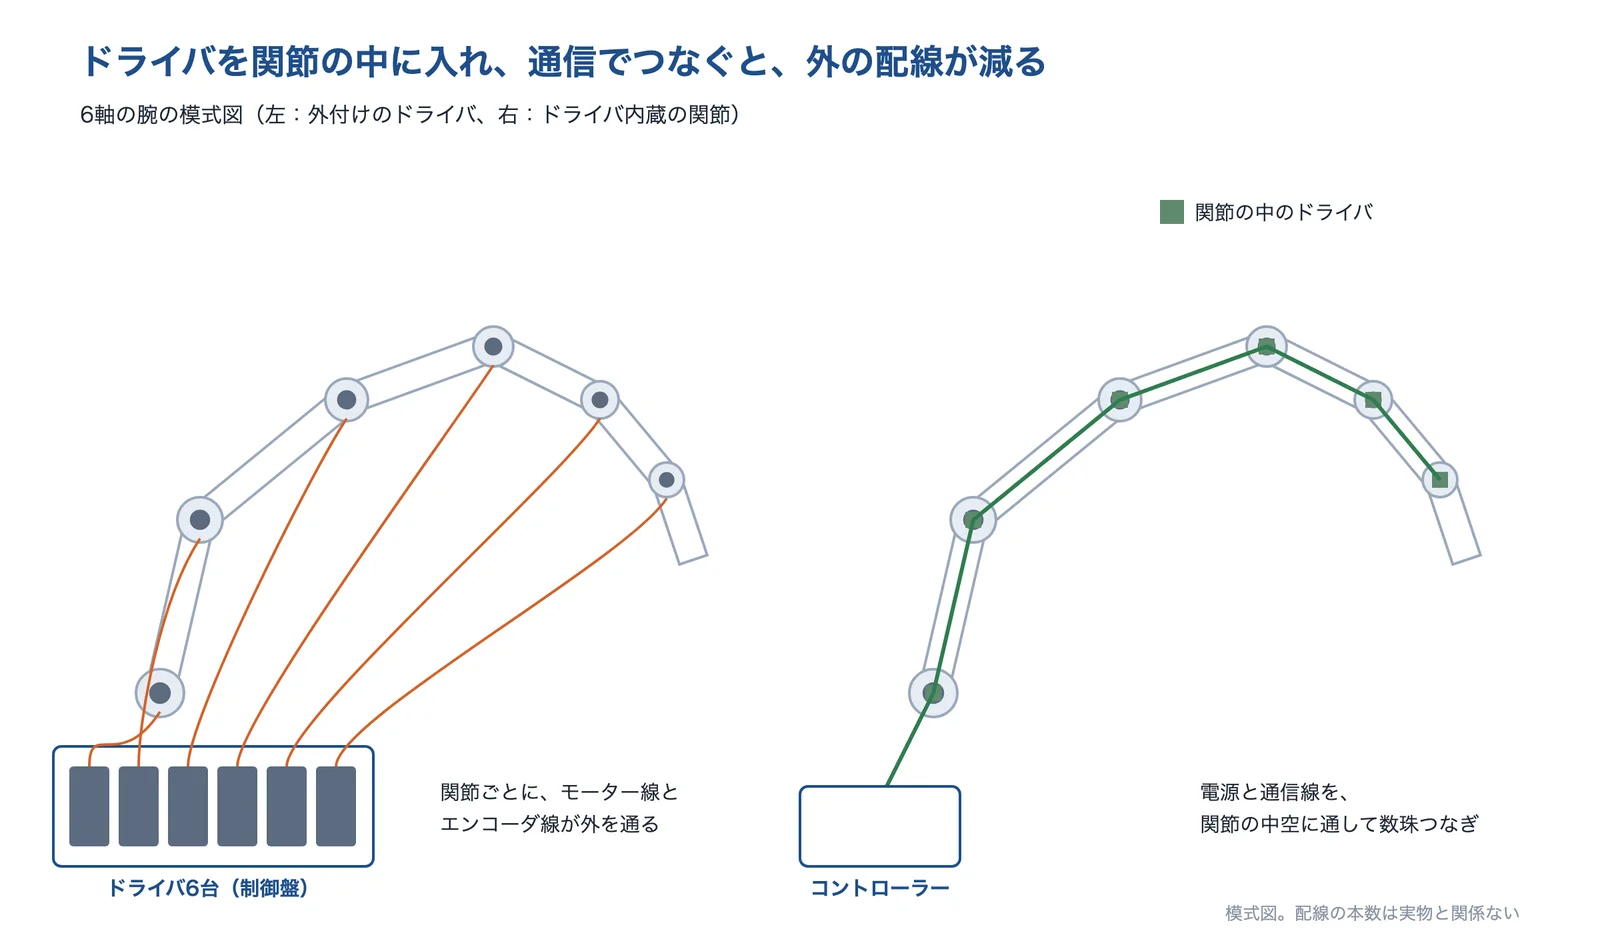
出典:How to Build Better Robotics with Integrated Actuators|Harmonic Drive LLCをもとに AI(Claude)で作成
出典:協働ロボット用関節ユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、ロボティクス領域に向けたアクチュエータを開発(2025年11月6日)|日本精工、How to Build Better Robotics with Integrated Actuators|Harmonic Drive LLC
冷却と巻線:熱で決まる出力の上限を上げる
モーターの損失はほとんどが熱になり、巻線の抵抗で出る銅損は電流の2乗で増えます。オルブレイの小型モーターの資料は、定格以上で使うときのトルクの限度は、コイルの発熱による温度上昇で決まるとしています。巻線のすき間をワニスで含浸したり、熱伝導性の樹脂で封止(モールド)したりすると、熱が外へ逃げやすくなります(銀河電機工業)。冷却を強くするほど、流せる電流の上限が上がり、同じ大きさで出せる連続の出力が上がります(編集部の解説)。
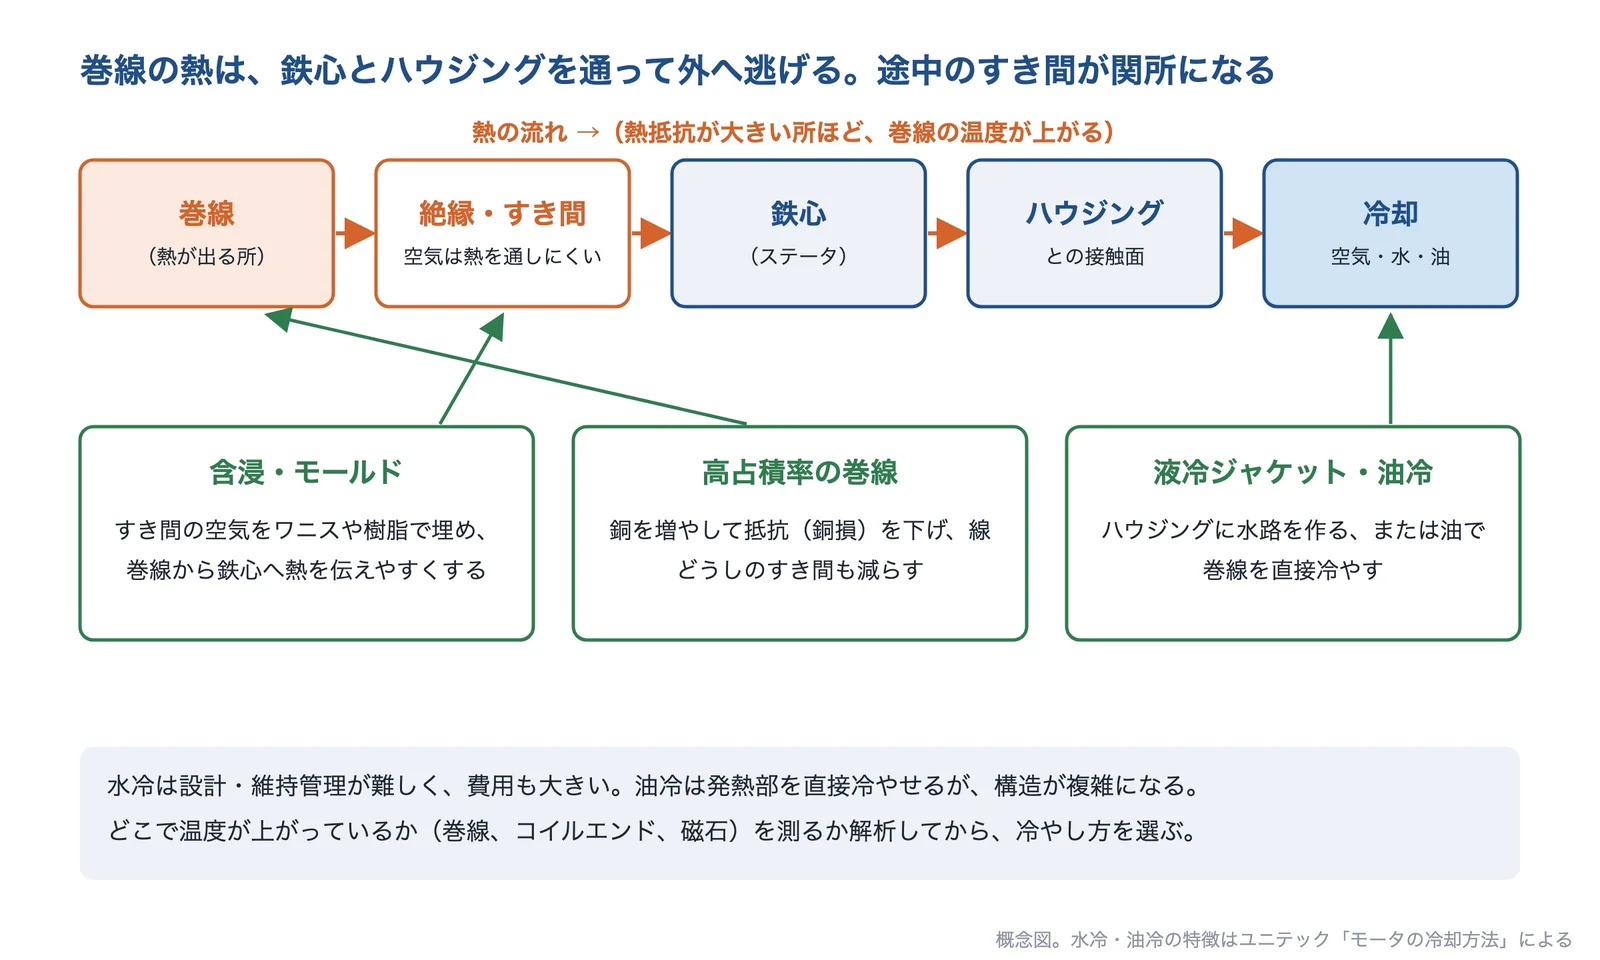
出典:モータの冷却方法|ユニテック、モールドステータ|銀河電機工業をもとに AI(Claude)で作成
スロットの中で銅が占める割合(占積率)を上げると、同じ大きさで巻線の抵抗を下げられ、銅損が減ります。浦谷エンジニアリングは、平角線のエッジワイズコイルで占積率を70〜80%まで高められ、丸線のコイルは50〜60%だと説明しています。
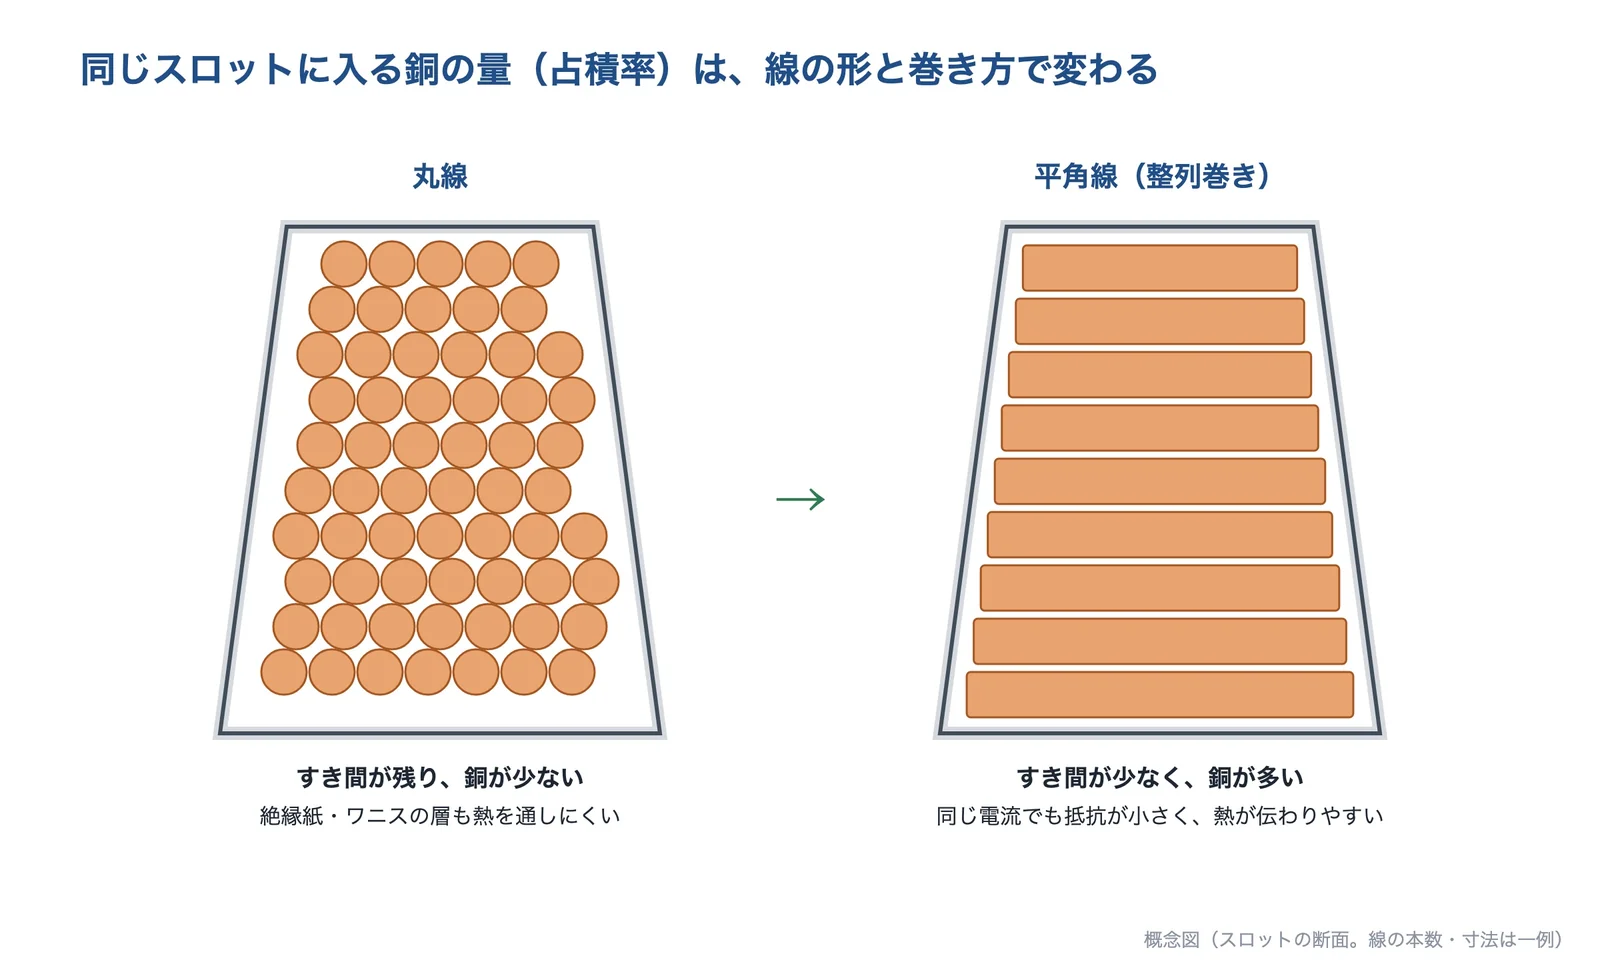
出典:エッジワイズコイル|浦谷エンジニアリングをもとに AI(Claude)で作成
出典:Rated Values 定格値について(小型モーターの資料)|オルブレイ、モールドステータ|銀河電機工業、モータの冷却方法|ユニテック、エッジワイズコイル|浦谷エンジニアリング
柔らかい・形に倣うハンド
ソフトグリッパーは、ゴムやエラストマーのような柔らかい材料で作った指を、空気の圧力で曲げて、ものを包むようにつかみます。ブリヂストンの解説は、空気で動くハンドの利点を、安全性が高い、構造がシンプルで制御も比較的簡単とし、空気の圧縮性により正確な位置決めや微細な動作の制御が難しいことを欠点に挙げています。ニッタの SOFTmatics のように、中を減圧して指を閉じ、圧力の調整で把持力を無段階に変えるものもあります。
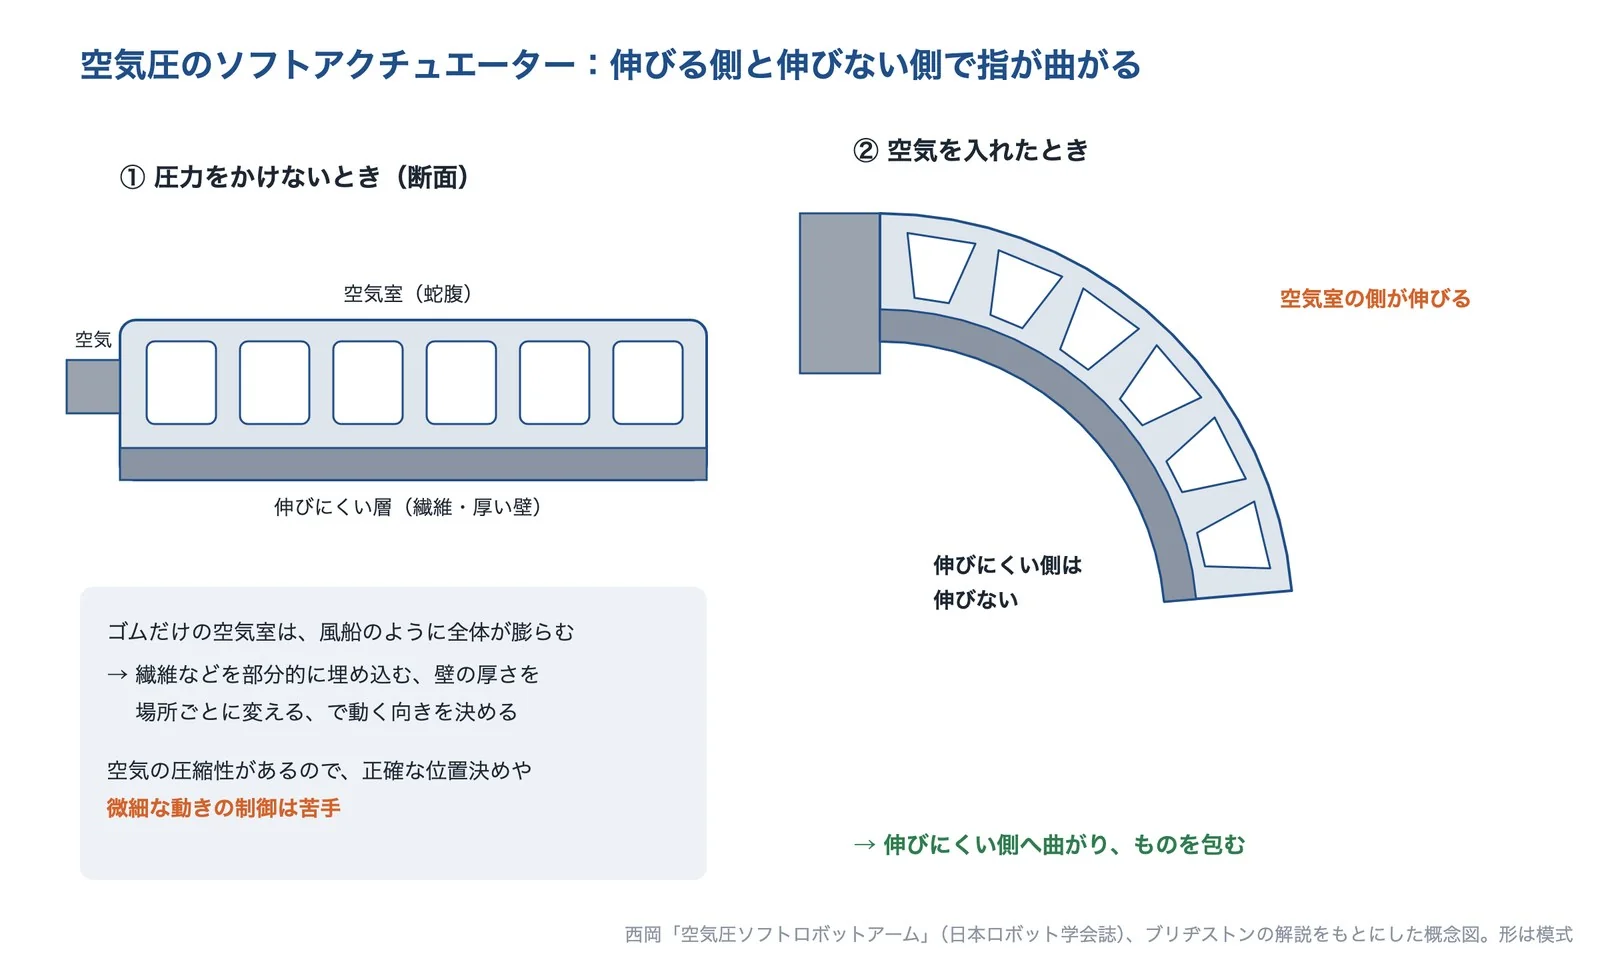
出典:エアーアクチュエーター型ロボットハンドの種類や仕組み|ブリヂストンをもとに AI(Claude)で作成(形は模式)
指がものの形に倣う方法もあります。ダブル技研の D-Hand は、独自のリンク機構で、指がものに触れると「つまむ」から「つかむ」に切り替わり、センサーなしで形に倣って把持するとしています。吸着では、袋のような不定形のものにはスポンジのパッドが有効で、吸着力は劣るものの、表面に傷や吸着跡が付きにくいとされています(JRC)。
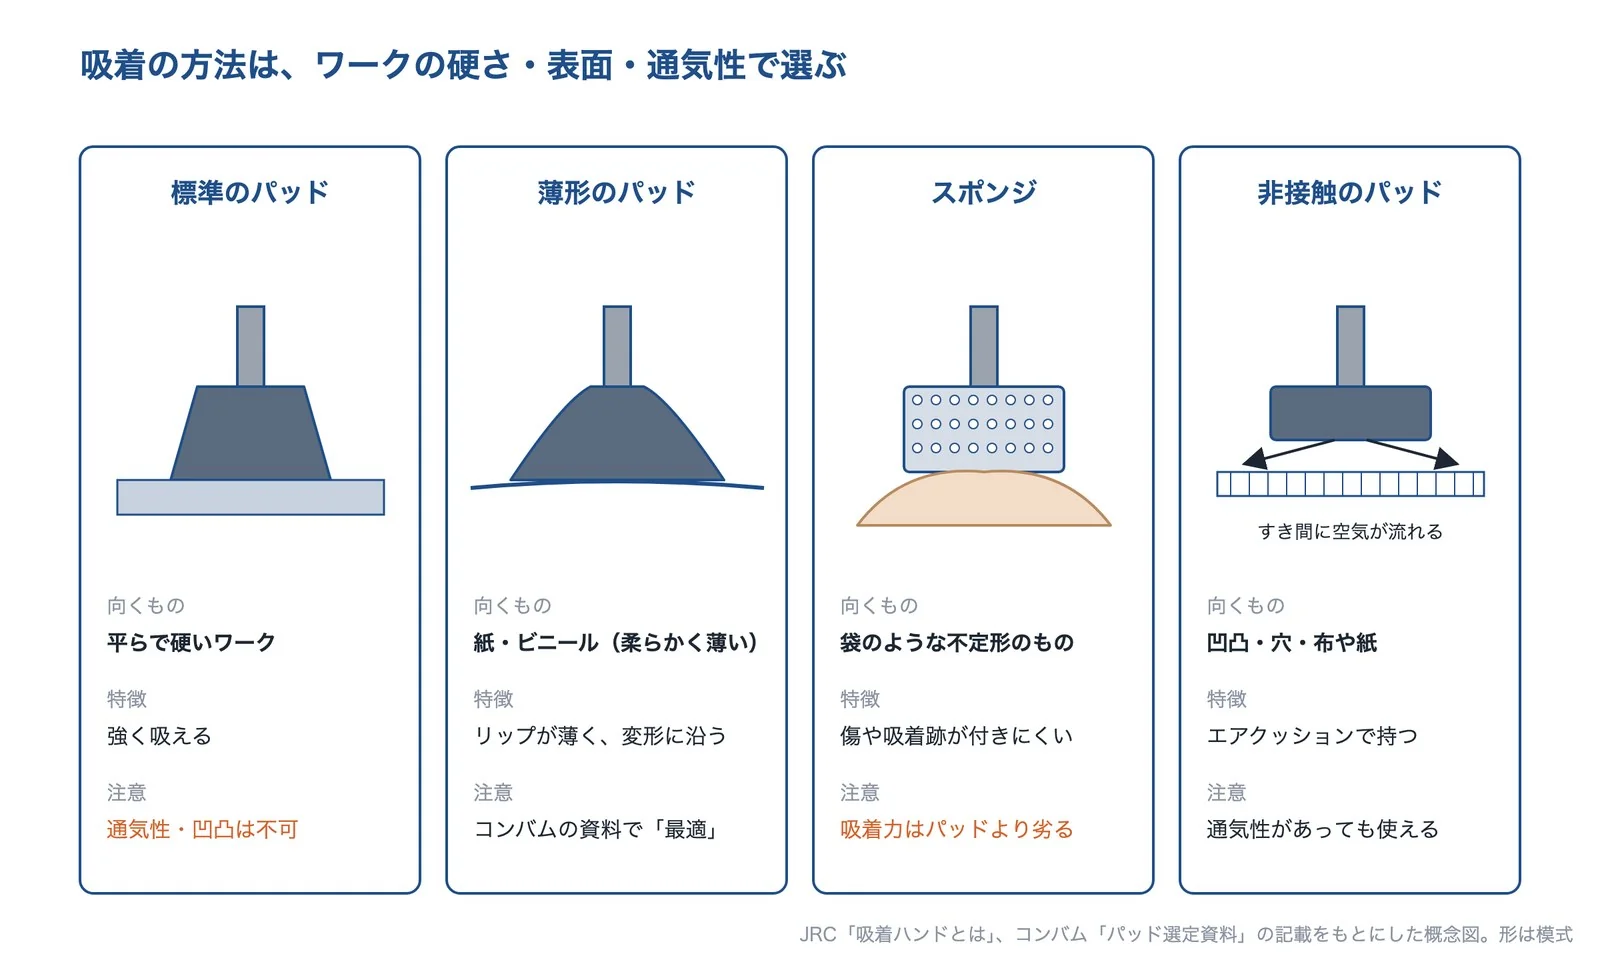
出典:吸着ハンドとは|JRCをもとに AI(Claude)で作成(形は模式)
出典:エアーアクチュエーター型ロボットハンドの種類や仕組み|ブリヂストン、ロボットハンド(SOFTmatics)|ニッタ、技術紹介|ダブル技研、吸着ハンドとは|JRC
力・すべりの検出
はじめから強い力でつかむのではなく、弱い力でつかみ、すべり始めたら力を上げれば、つぶさない・落とさないの両方を満たしやすくなります(編集部の解説)。ブリヂストンの解説では、すべり覚センサーは、つかんだものが落ちそうになるとそれを検知してつかむ力を強くするものがあるとしています。FingerVision は、指先のカメラで滑りを検知することで、力のしきい値を決めなくても、多様なワークを適切に把持できるとしています。
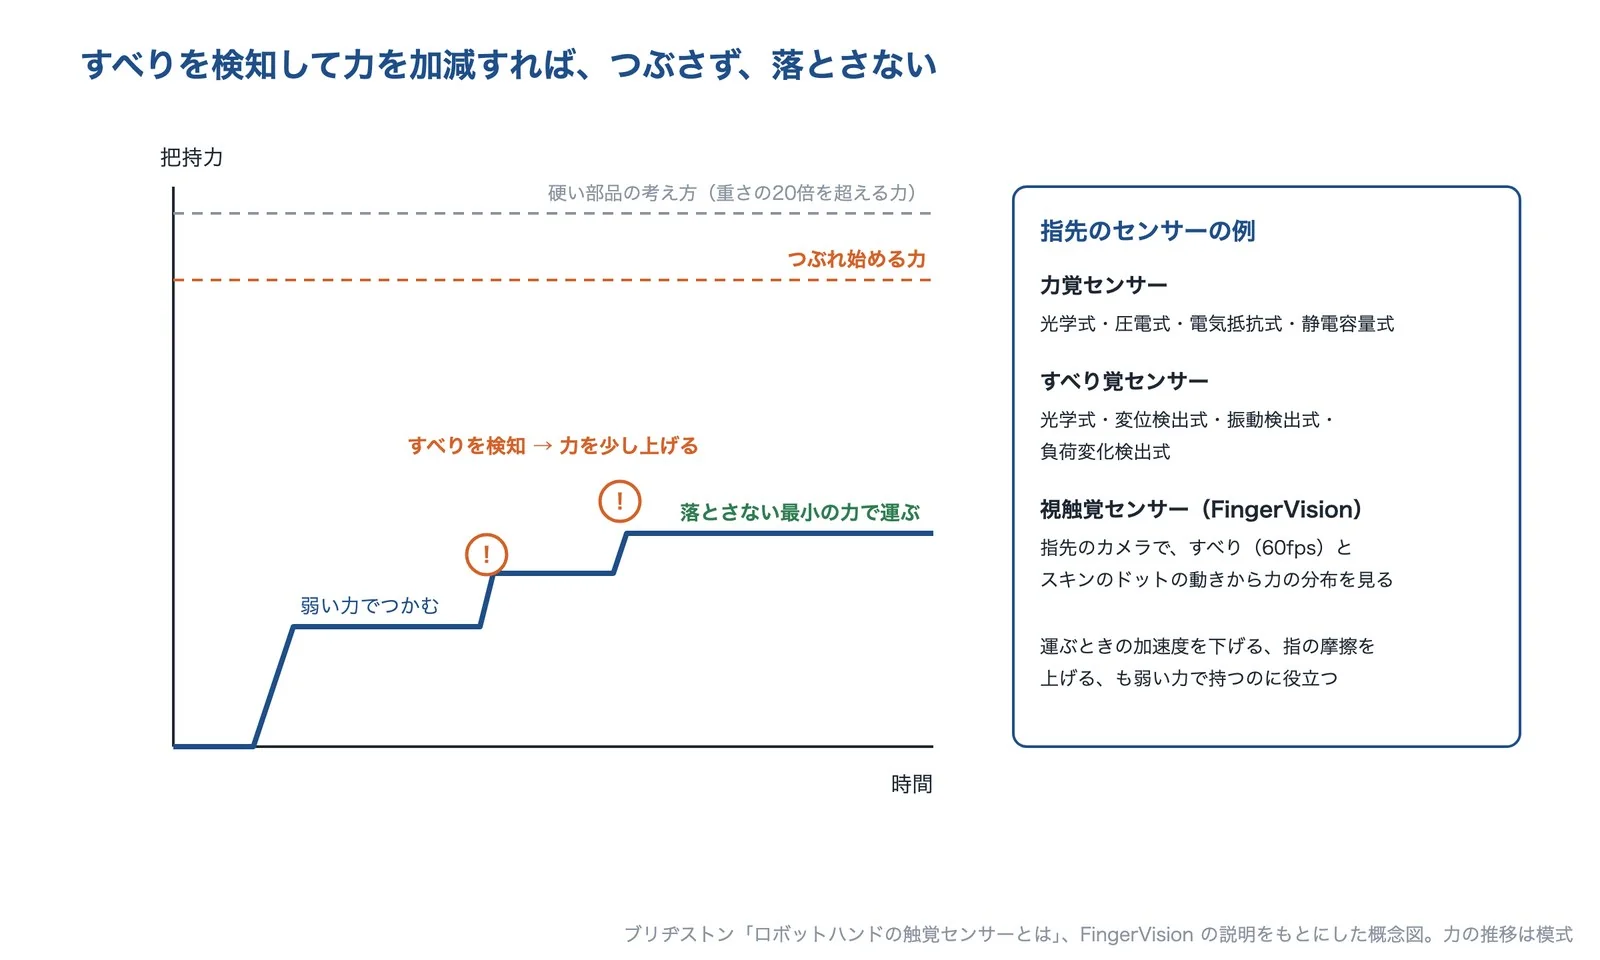
出典:ロボットハンドの触覚センサーとは|ブリヂストン、Service & Product|FingerVisionをもとに AI(Claude)で作成(力の推移は模式)
人と一緒に働くロボットの関節では、ぶつかったときの力を知る必要があります。TE Connectivity は、各関節にトルクセンサーを使えば外力・トルクを直接検知できるとしています。一方、MONOist の報道では、トルクセンサーを使わずにサーボモーターの電流値から外力を検出し、センサーの分だけ高価になるのを避けた協働ロボットもあります。手先に付ける6軸の力覚センサーでは、レプトリノの CFS018 が外径18mm×高さ26mm です。
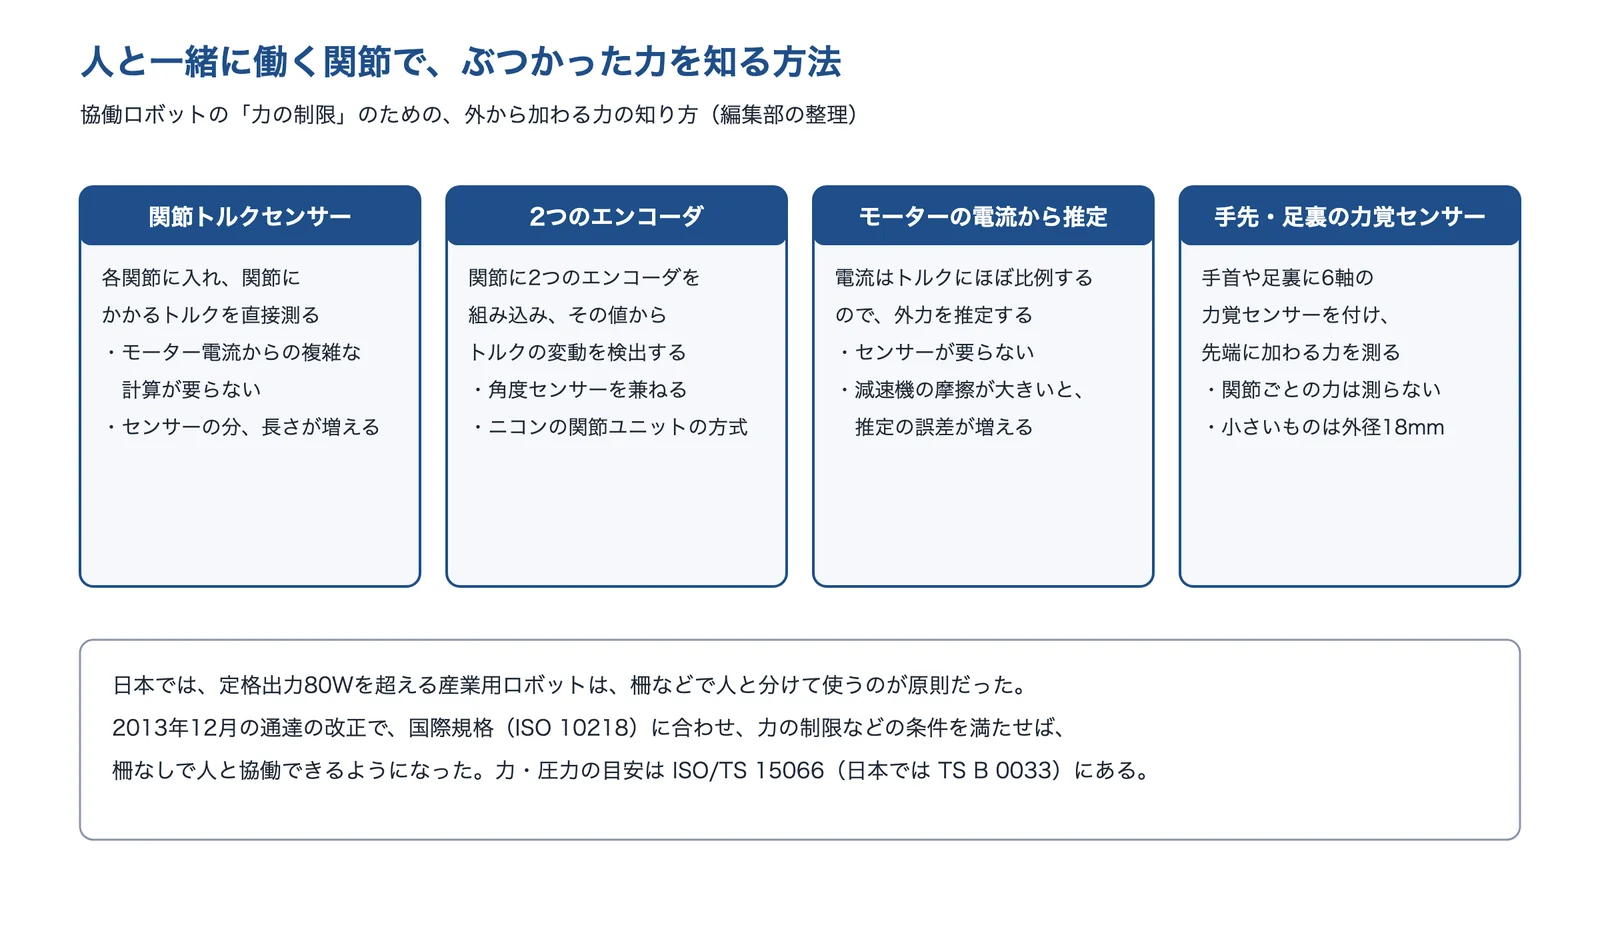
出典:協働ロボットの安全を実現するトルクセンサ|TE Connectivity、協働ロボット用関節ユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、協働ロボットがトルクセンサレスで「柔らかさ」を実現、樹脂で軽量化も(2021年1月22日)|MONOist、6軸力覚センサ|レプトリノをもとに AI(Claude)で作成
出典:ロボットハンドの触覚センサーとは|ブリヂストン、Service & Product|FingerVision、協働ロボットの安全を実現するトルクセンサ|TE Connectivity、協働ロボットがトルクセンサレスで「柔らかさ」を実現、樹脂で軽量化も(2021年1月22日)|MONOist、6軸力覚センサ|レプトリノ
アクチュエーターの種類と特徴
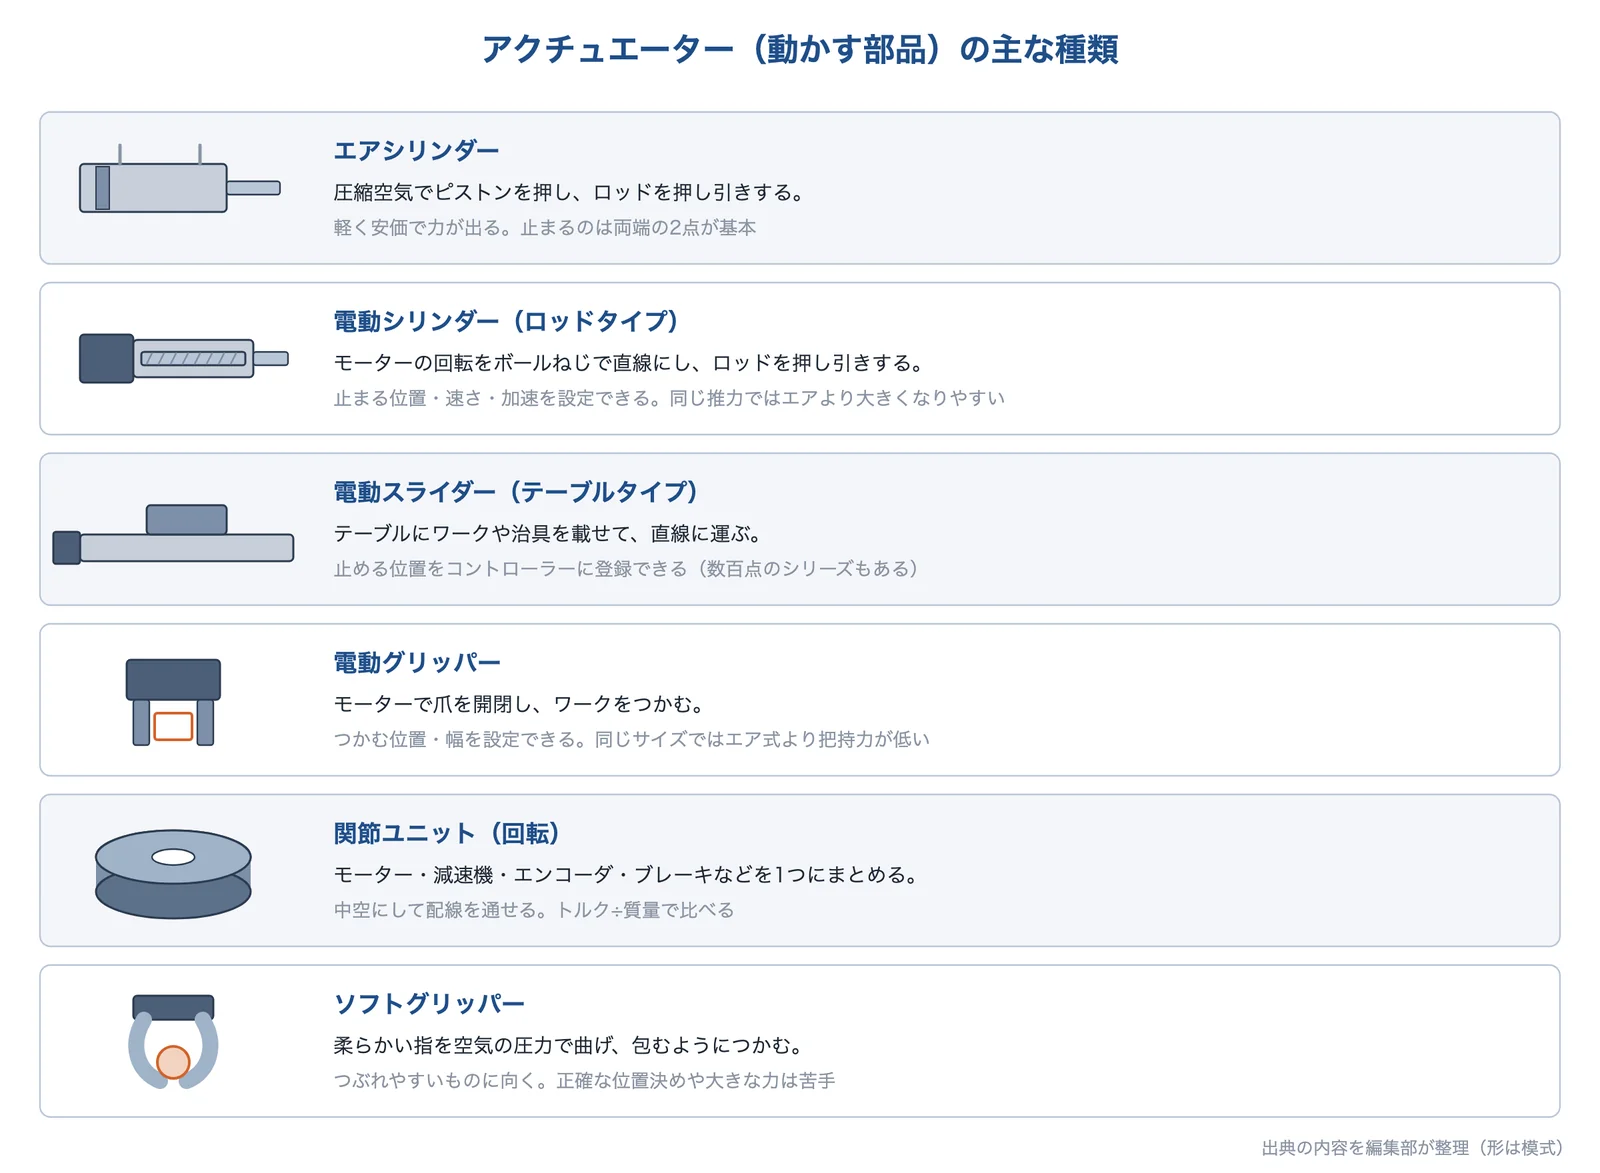
アクチュエーターは、動かすエネルギー(空気か電気か)と、動き方(直線・回転・つかむ)で分けると整理しやすくなります(編集部の整理)。
出典:各節の出典をもとに AI(Claude)で作成(形は模式)
| 種類 | しくみ | 特徴と注意 |
|---|---|---|
| エアシリンダー | 圧縮空気でピストンを押し、ロッドを押し引きする | 軽く安価で力が出る(CKD)。一般的なものは両端の2点でしか位置決めできず、速さの調整も主に最高速度だけ(池田金属工業) |
| 電動シリンダー(ロッドタイプ) | モーターの回転をボールねじで直線にし、ロッドを押し引きする | 止まる位置・速さ・加速を設定できる。本体はエアより高く、同じ推力ではサイズが大きくなりやすい(池田金属工業・CKD) |
| 電動スライダー(テーブルタイプ) | テーブルにワークや治具を載せて直線に運ぶ | 止める位置をコントローラーに登録する。搬送で位置決め精度を上げたい場合に電動を勧めるメーカーがある(CKD) |
| 電動グリッパー | モーターで爪を開閉してつかむ | つかむ位置・ストロークを設定でき、エアチューブが要らない。同じサイズではエア式より把持力が低い(THA) |
| 関節ユニット(回転) | モーター・減速機・エンコーダ・ブレーキ・ドライバをまとめる | 中空にして配線を通せる。トルク重量比と外径・長さ・中空径で比べる(ニコン・日本精工) |
| ソフトグリッパー | 柔らかい指を空気の圧力で曲げて包む | 安全性が高く構造がシンプル。正確な位置決めや微細な動作の制御は難しい(ブリヂストン) |
出典:エアと電動いいとこどり|CKD、技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業、エアを電動化するための設計変更|CKD、【グリッパー比較】エア vs 電動|THA(NC ネットワーク掲載)、協働ロボット用関節ユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、ロボティクス領域に向けたアクチュエータを開発(2025年11月6日)|日本精工、エアーアクチュエーター型ロボットハンドの種類や仕組み|ブリヂストン
目安になる数字と決まり
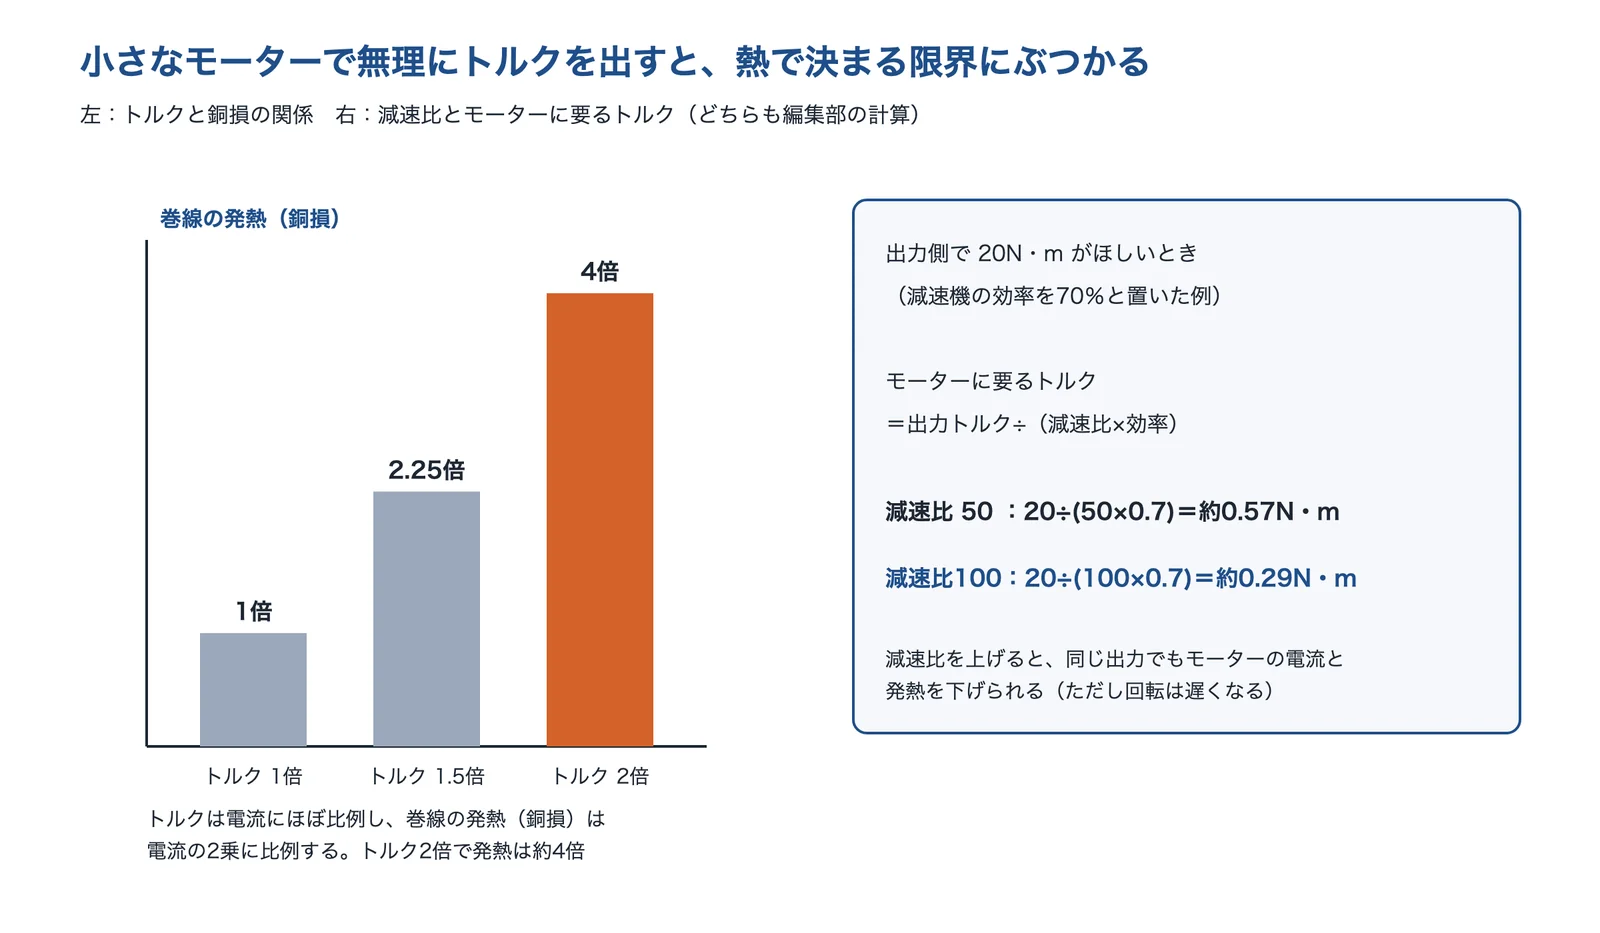
エアシリンダーの理論推力は、ピストンの面積×空気の圧力です。内径32mm で0.5MPa なら、押し側は約804mm²×0.5MPa=約402N で、負荷率50%なら実際に使える力は約200N です(編集部の計算。置き換えでは、この推力の確認から始める:椿本チエイン)。モーターでは、トルクを2倍にすると巻線の発熱はおよそ4倍になります。出力側で20N・m がほしいとき、減速機の効率を70%と置くと、減速比50ではモーターに約0.57N・m、減速比100では約0.29N・mが要ります(編集部の計算)。
出典:Rated Values 定格値について(小型モーターの資料)|オルブレイをもとに AI(Claude)で作成(編集部が計算)
人と一緒に働くロボットについて、日本では、定格出力80W を超える産業用ロボットは安全柵などで人と分けて使うのが原則でしたが、2013年12月の厚生労働省の通達の改正で、停止の監視や力の制限などの条件のもとで人との協働作業が認められました(ニュースイッチの報道)。必要な安全の水準は、リスクアセスメントで決めます(編集部の解説)。
出典:油圧・エアから電動化へ エア編|椿本チエイン、Rated Values 定格値について(小型モーターの資料)|オルブレイ、安全の規制緩和なんてありえない!「産ロボの80W規制改正」を読む(前編)(2015年4月5日)|ニュースイッチ(日刊工業新聞)
選ぶ・見直すときに確かめること
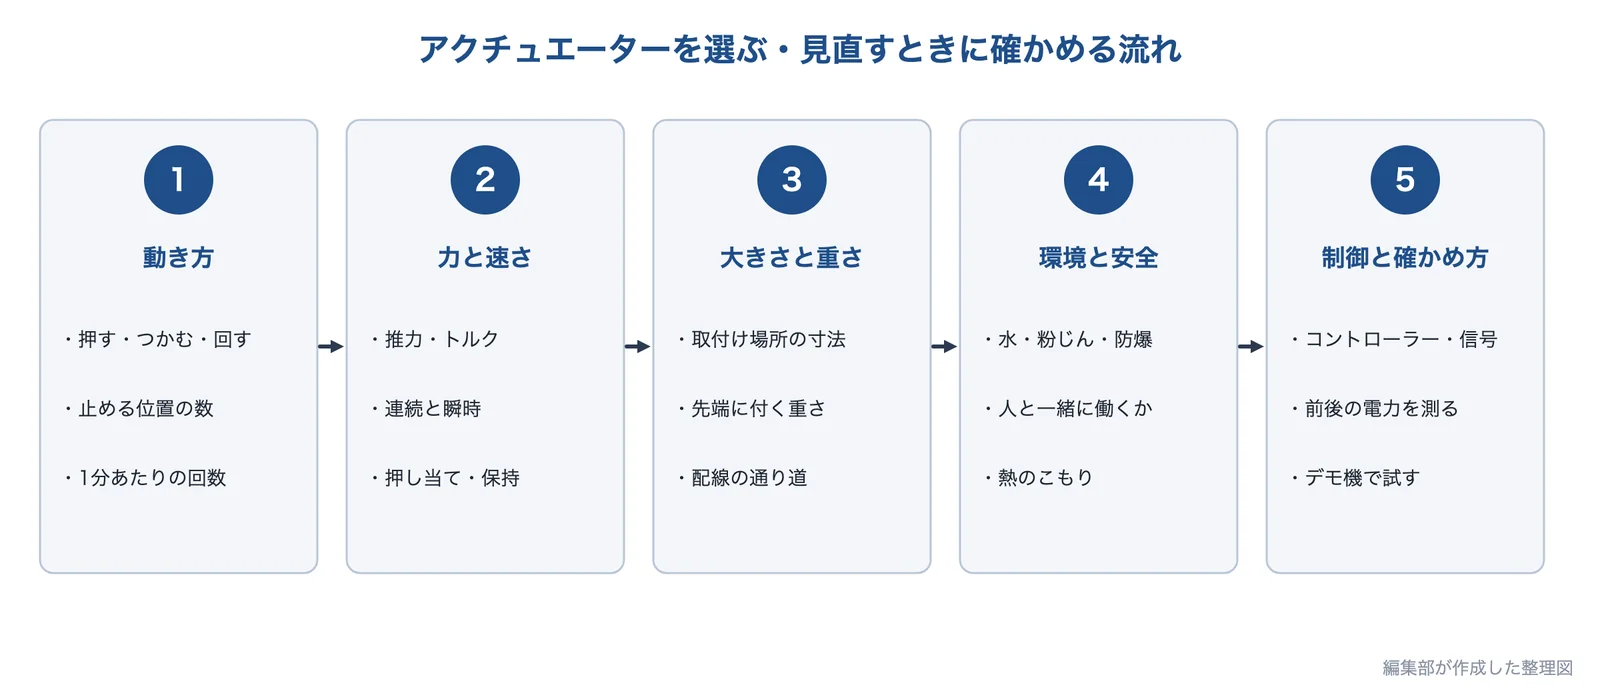
アクチュエーターは、動き方、力と速さ、大きさと重さ、環境と安全、制御と確かめ方の順に確かめて決めます(編集部の整理)。エアか電動かは、どちらかに決めるのではなく、動きごとに向く方を選びます。
出典:編集部の整理をもとに AI(Claude)で作成
- 動き方:押す・運ぶ・つかむ・回すのどれか、止める位置の数、1分あたりの動作回数と1日の運転時間
- 力と速さ:推力・トルク・把持力、連続と瞬時に分けた見積もり、押し当てて保持する時間(電動は保持の間も電気を使う)
- 大きさと重さ:取付け場所の寸法、モーターやケーブルの向き(手配後に変えられない型式が多い)、ロボットの先端に付く重さと可搬重量
- 環境と安全:水・洗剤・粉じん・防爆の要否(電動は対応した機種かを確かめる)、人と一緒に働くか、熱のこもり
- 制御と確かめ方:コントローラーと PLC の信号、位置の登録のしかた、置き換えの前後のコンプレッサーの電力、実際のワークでのデモ
出典:技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業、クランプ工程|CKD、油圧・エアから電動化へ エア編|椿本チエイン、Rated Values 定格値について(小型モーターの資料)|オルブレイ
企業紹介(アクチュエーターの技術)
アクチュエーターに関係する技術を持つ企業を、得意分野が重ならないように選びました。紹介の内容は、各社の公式サイトで確認できる範囲で、関係する課題ページの企業紹介と同じです。各社の得意分野は、次の早見表のとおりです。
| 企業 | 電動・エアの 機器 | 省エネ・ エア漏れ | モーター・ 減速機 | 関節 ユニット | ハンド・ グリッパー | 力・触覚の センサー |
|---|---|---|---|---|---|---|
| CKDエアと電動の両方の機器と使い分けの提案 | ● | ● | ● | |||
| PSi小型・軽量の電動グリッパー | ● | ● | ||||
| エアモア音響カメラでのエア漏れの調査 | ● | |||||
| シナノケンシ関節用の薄型・中空のモーター | ● | |||||
| ハーモニック・ドライブ・システムズ軽量・扁平の波動歯車と関節ユニット | ● | ● | ||||
| ニコン部品を一体にした関節ユニット | ● | |||||
| レプトリノ小型・薄型の6軸力覚センサー | ● | |||||
| ニッタ減圧で動くソフトハンド | ● | |||||
| ダブル技研形に倣う多指ハンド | ● | |||||
| FingerVisionすべりを見る視触覚センサー | ● |
●は、各社の公式サイトで確認できた得意分野です(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
CKD株式会社|エアと電動の両方を作り、工程ごとに使い分けを提案する
CKDとは
CKD は、愛知県小牧市に本社がある、空気圧機器と自動機械のメーカーです(1943年設立)。エアシリンダーと電動アクチュエーターの両方を作っており、工程ごとにどちらが向くかを、自社の生産現場での使用も踏まえて公開しています。
CKDの得意技術
| 技術 | 内容 |
|---|---|
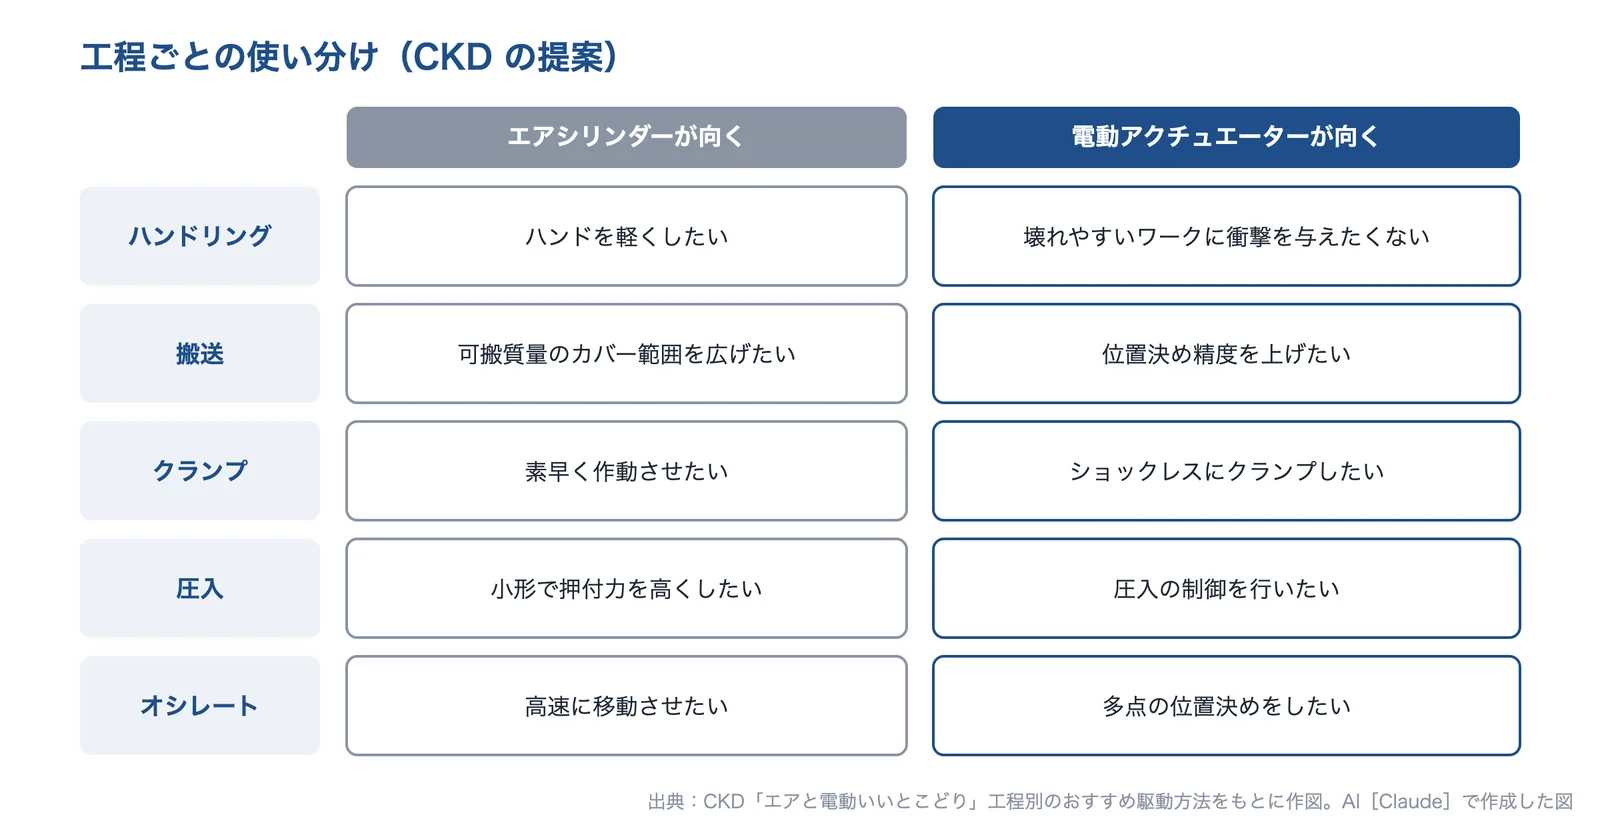
| 工程別の使い分け | ハンドリング・搬送・クランプ・圧入・オシレートの5つの工程ごとに、エアが向く場合と電動が向く場合を示している。たとえば圧入では、小形で押付力が高い方がよければエア、圧入の制御を行いたければ電動としている |
| エアと取付互換の電動 | エアシリンダーを電動にすると、一般的にはサイズが大きくなり、推力もエアより弱くなるとしたうえで、エア機器と取付互換で、サイズも推力も同等レベルの電動アクチュエーター F シリーズを用意している |
| 設定の簡単な電動 | 2点間の位置決めとクランプ・把持に特化した D シリーズは、専用ツールが不要で、3点の入力信号で動くとしている |
| 実機での比較 | 同社のエアシリンダーと電動アクチュエーターで、コスト・外形寸法・位置決め時間・CO2 排出量を比べた結果を公開している(年250日・1日8時間などの同社の条件) |
同社の比較では、圧入について「1分間の動作回数が少なければ、エアでも CO2 排出量は抑えられる」、クランプについて「電動はクランプ時間が長いほど消費電力量が増える」としています。
CKDが解決できる課題
- エアと電動のどちらを使うか、工程ごとに決めたい
- 今の取付けのまま、エアシリンダーを電動に替えたい
- 電動の設定やプログラムに手間をかけたくない
- 圧入の力や、クランプの衝撃を制御したい
出典:CKD「エアと電動いいとこどり」をもとに AI(Claude)で作成
出典:会社概要|CKD、エアと電動いいとこどり(工程別おすすめ駆動方法)|CKD、エアを電動化するための設計変更|CKD、圧入工程に最適なアクチュエータの選び方|CKD、クランプ工程|CKD
PSi株式会社|小型・軽量の電動グリッパーで、ロボットのハンドを電動にする
PSiとは
PSi は、兵庫県尼崎市に本社がある会社です(2017年設立)。電動グリッパーのほか、自動化機器(FA)の装置・機構・制御盤・プログラムや、ロボットハンドの設計製作を行っています。
PSiの得意技術
| 技術 | 内容 |
|---|---|
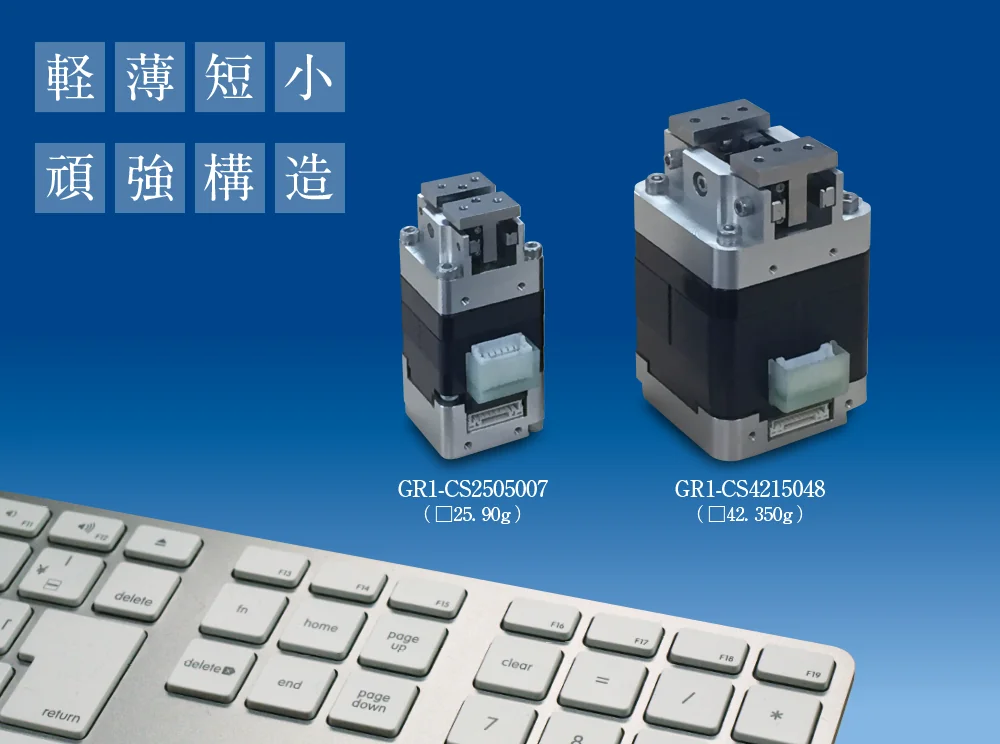
| 小型・軽量の電動グリッパー | □25 のモーターの CS2505007 は重さ90g・最大連続把持力7N・開閉ストローク6mm、□42 の CS4215048 は350g・48N・16mm。どちらも最高連続速度200mm/s、繰返し位置決め精度±0.01mm |
| 低慣性のカム構造 | 低慣性カム構造で、高精度・高速タクトを実現したとしている。軽量化により、ロボットの高速化・小型化ができるとしている |
| 取付けと爪の設計 | ロボットと機器の取付け、フランジやグリッパーの爪の設計・製作にも対応する |
PSiが解決できる課題
- ロボットのハンドに、軽くて小さい電動グリッパーを使いたい
- ハンドを軽く・小さくして、ロボットを速く動かしたい
- グリッパーの爪や取付けのフランジも含めて相談したい
株式会社エアモア|音響カメラでエア漏れを探し、損失金額に換算する
エアモアとは
エアモアは、奈良県生駒市に本社がある会社です(2024年設立)。エア漏れに関係する製品の販売と、エア漏れの診断サービスを行っています。
エアモアの得意技術
| 技術 | 内容 |
|---|---|
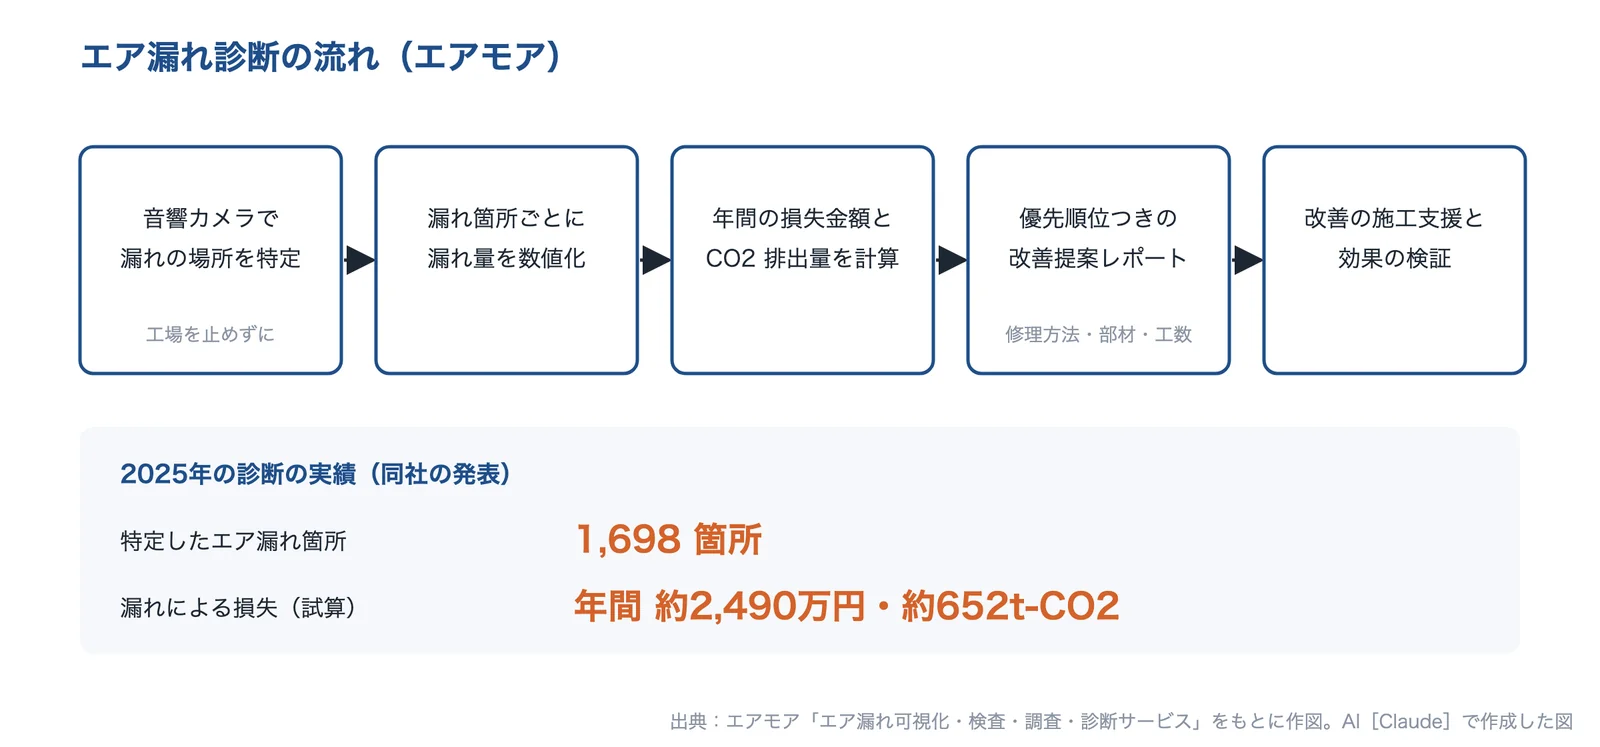
| 音響カメラでの診断 | 音響カメラで工場のエア漏れを見える化し、工場を稼働させたまま漏れ箇所を特定する |
| 損失の数値化 | 漏れ箇所ごとに漏れ量・年間の損失金額・CO2 排出量を計算し、優先順位を付けた改善提案のレポートにまとめる。修理方法・部材・工数の見積もり、施工の支援と効果の検証まで行うとしている |
| 損失の計算のしかた | 漏れ量(L/min)、コンプレッサーの効率、年間稼働時間、電力単価から、損失額を計算する手順を公開している |
同社は、2025年に診断した工場で合計1,698箇所のエア漏れを特定し、損失は年間約2,490万円・約652t-CO2(試算)だったとしています。
エアモアが解決できる課題
- エアシリンダーを電動にする前に、エアのまま減らせる損失を知りたい
- 工場を止めずに、エア漏れの場所を見つけたい
- エア漏れの損失を金額と CO2 で示して、対策の順番を決めたい
出典:エアモア「エア漏れ可視化・検査・調査・診断サービス」をもとに AI(Claude)で作成
出典:会社概要|エアモア、エア漏れ可視化・検査・調査・診断サービス|エアモア、工場のエア漏れ調査から損失計算まで効果的な方法を解説|エアモア
シナノケンシ株式会社|関節用の薄型・中空のモーター
シナノケンシとは
シナノケンシは、長野県上田市に本社がある、モーターなどの会社です(1918年設立)。コーポレートブランドを ASPINA としています。
シナノケンシの得意技術
| 技術 | 内容 |
|---|---|
| 関節用の薄型中空ブラシレスモーター | CBA-50/100/150JHWC の3機種で、外径85mm、長さ27.6/33.9/40.2mm、質量500/650/800g、中空径25.4mm(軸の外径30mm)、定格出力50/100/150W(DC48V)としている(2021年11月の発表) |
| 薄さ | 同社の従来のブラシレスモーターに比べて約50%の薄型化としている |
| 中空 | 中空の軸にケーブルやエアチューブを通せるので、協働ロボットではケーブル配線やエアチューブの設置が容易だとしている |
定格トルクは0.19〜0.57N・m なので、関節に使うときは減速機と組み合わせます(編集部の解説)。数値は2021年の発表の値なので、今の仕様は同社に確かめてください。
シナノケンシが解決できる課題
- 関節を薄くしたい(軸方向の長さを縮めたい)
- 関節の中にケーブル・エアチューブを通したい
公開されている実績
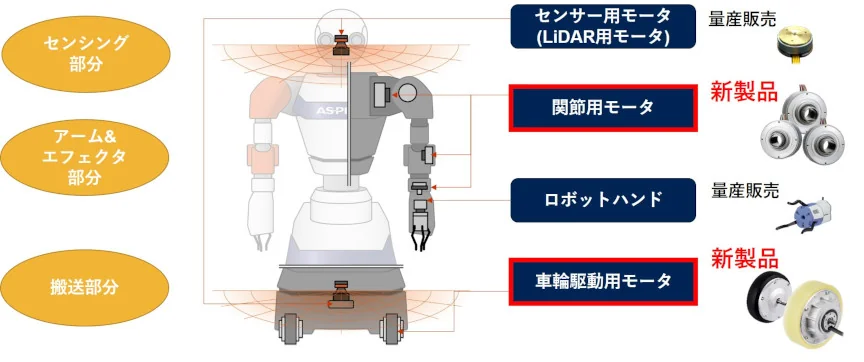
- 同社の発表の図では、ロボットのセンサー用・関節用・ロボットハンド・車輪駆動用のモーターを挙げている
出典:ASPINA「薄型中空ブラシレスモータ」(2021年)
出典:会社概要(グループ概要)|シナノケンシ(ASPINA)、ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINA
株式会社ハーモニック・ドライブ・システムズ|軽量・扁平の波動歯車と関節ユニット
ハーモニック・ドライブ・システムズとは
ハーモニック・ドライブ・システムズは、東京都品川区に本社がある、波動歯車の減速機(ハーモニックドライブ)の会社です(1970年設立)。
ハーモニック・ドライブ・システムズの得意技術
| 技術 | 内容 |
|---|---|
| 波動歯車(ハーモニックドライブ) | 一段で1/30〜1/320 の減速比が得られ、基本の部品は3点、従来の歯車装置と同じトルク容量と速比を、1/3以下の容量と1/2以下の重量で得られるとしている |
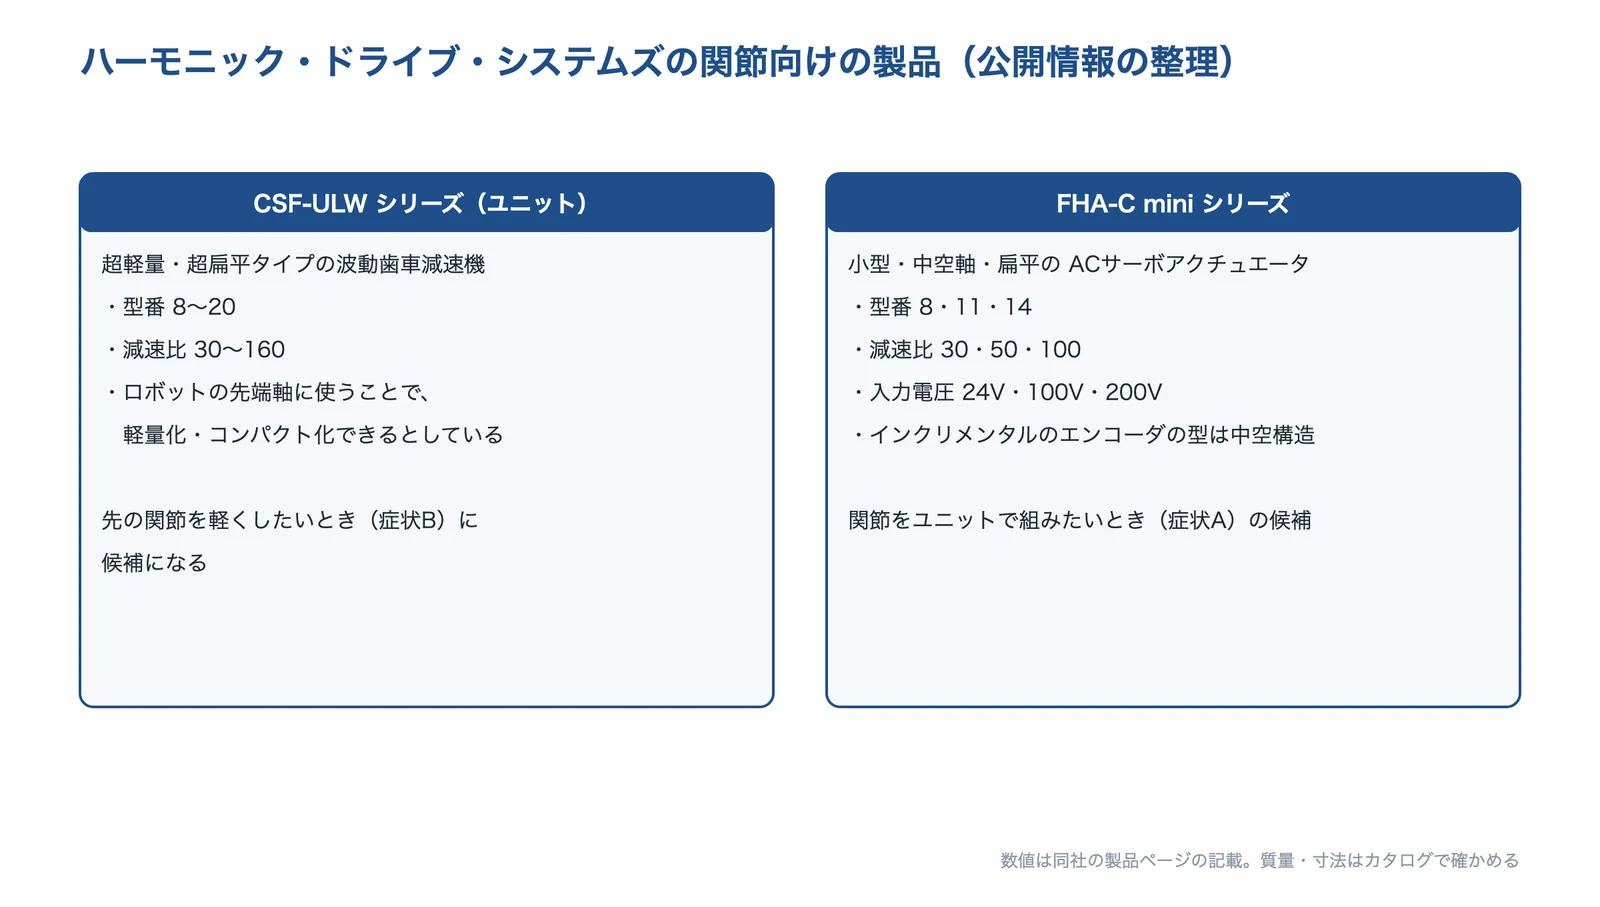
| CSF-ULW シリーズ(ユニット) | 超軽量・超扁平タイプで、ロボットの先端軸に採用することで軽量化・コンパクト化できるとしている(型番8〜20、減速比30〜160) |
| FHA-C mini シリーズ | 小型・中空軸・扁平タイプの AC サーボアクチュエータ(型番8・11・14、減速比30・50・100。中空構造はインクリメンタルエンコーダの型だけ) |
| 関節トルクセンサーとの組み合わせ | 2023年11月、TE Connectivity と、波動歯車用の関節トルクセンサーで協業すると発表している(軽量・コンパクト・大中空のトルクセンシングとしている) |
質量や外形などの細かい数値は、同社のカタログ(会員登録が必要)で確かめます。
ハーモニック・ドライブ・システムズが解決できる課題
- 先の関節の減速機を軽く、薄くしたい
- モーターと減速機を一体にした関節ユニットを使いたい
出典:ハーモニック・ドライブ・システムズ「CSF-ULW シリーズ」・同「FHA-C mini シリーズ」をもとに AI(Claude)で作成
出典:会社概要|ハーモニック・ドライブ・システムズ、ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズ、CSF-ULW シリーズ|ハーモニック・ドライブ・システムズ、FHA-C mini シリーズ|ハーモニック・ドライブ・システムズ、TE とハーモニック・ドライブ・システムズが協業(2023年11月29日)|TE Connectivity
株式会社ニコン|部品を一体にした関節ユニット
ニコンとは
ニコンは、東京都品川区に本社がある、光学・精密機器の会社です(1917年設立)。エンコーダの技術を使った、ロボットの関節ユニットを出しています。
ニコンの得意技術
| 技術 | 内容 |
|---|---|
| インテリジェントアクチュエータユニット「C3 eMotion」 | モーター、減速機、駆動回路、ブレーキ、エンコーダなど、ロボットの関節に必要な部品をパッケージ化したユニット。IAU-30 は外径70mm・全長161.1mm・質量1.6kg・定格トルク10N・m、IAU-300 は外径142mm・全長185mm・質量8.9kg・定格トルク130N・m(2022年3月の発表) |
| ダブルエンコーダ構造 | 2つのエンコーダを組み込み、微細なトルクの変動を検出するとしている。トルク検出精度は±10%F.S.、通信は EtherCAT |
| 中空構造 | 製品ページで、中空構造の採用で省配線化も実現したとしている |
部品を一体にしたユニットは、設計の手間を減らせますが、寸法・トルクの組み合わせは用意された型の中から選ぶことになります(編集部の解説)。
ニコンが解決できる課題
- 関節の部品を1つずつ選んで組む手間を減らしたい
- トルクの変動を検出して、人との接触に備えたい
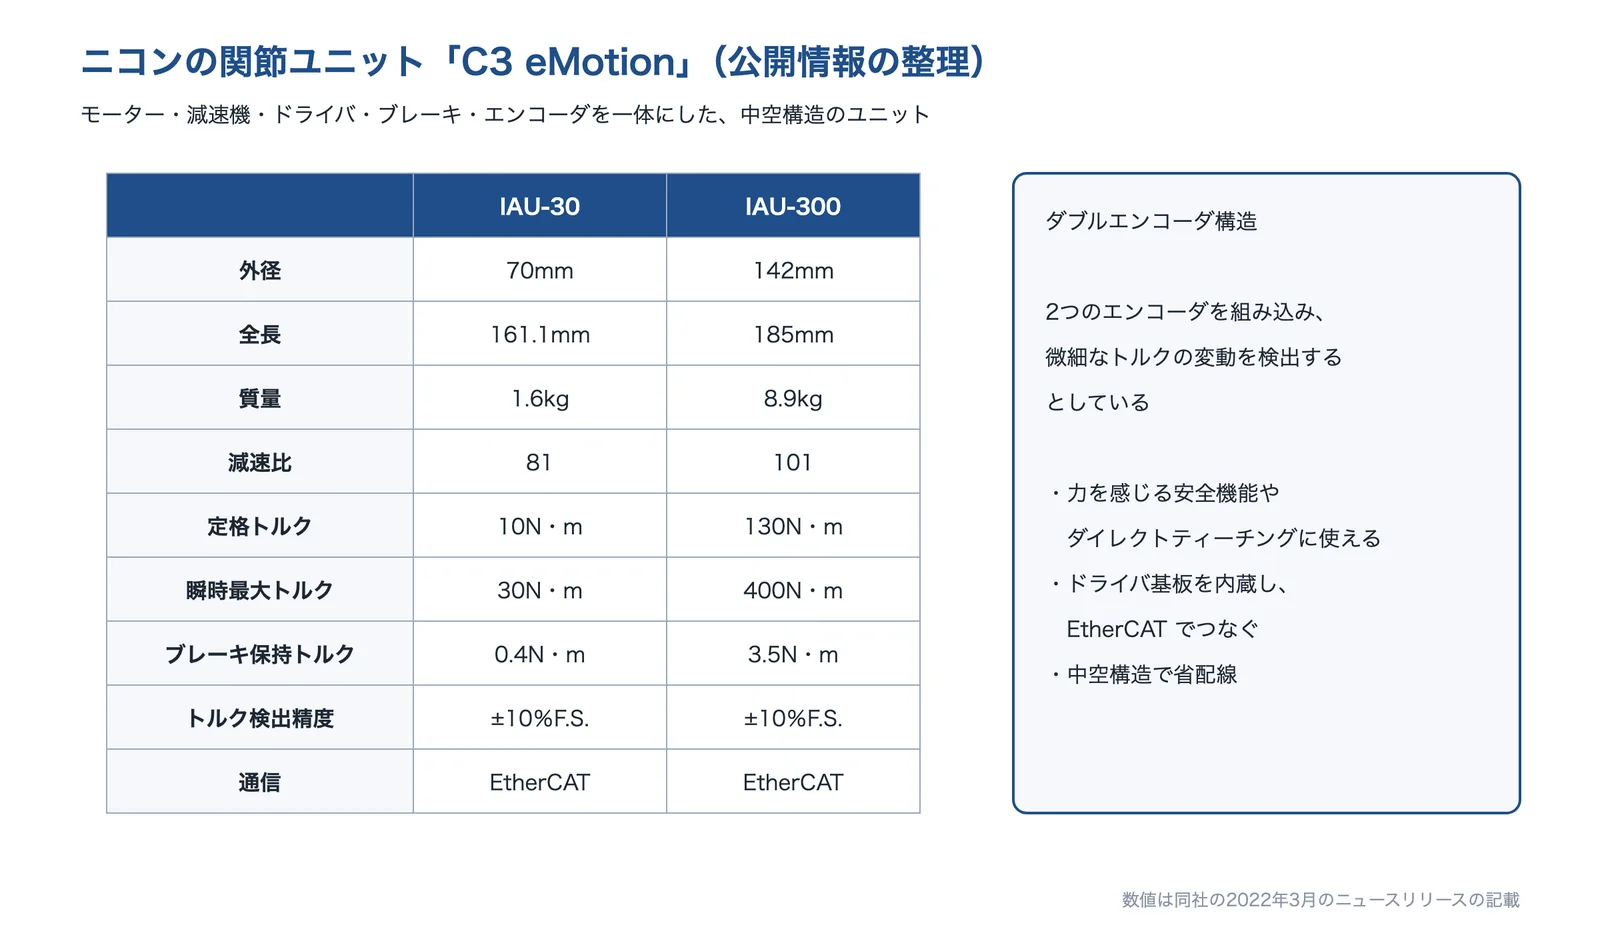
出典:ニコン(2022年3月3日)・同「アクチュエータユニット」をもとに AI(Claude)で作成
出典:会社案内|ニコン、協働ロボット用関節ユニット インテリジェントアクチュエータユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、アクチュエータユニット|ニコン
株式会社レプトリノ|小型・薄型の6軸力覚センサー
レプトリノとは
レプトリノは、長野県佐久市に本社がある、力覚センサーの会社です(2001年設立)。
レプトリノの得意技術
| 技術 | 内容 |
|---|---|
| 6軸力覚センサー | 並進力(Fx・Fy・Fz)と力のモーメント(Mx・My・Mz)の6成分をひずみゲージで検出する。CFS018 は外径18mm×高さ26mm(Fx・Fy の定格±50N)、FFS055 は外径55mm×高さ10mm、FFS080 は外径80mm×高さ17mm としている |
| 分解能・速さ | 分解能は±1/2000〜±1/4000、サンプリングは標準1.2kHz(2.4kHz にもできる)としている |
手首や足裏の力覚センサーは、先端に加わる力を測るもので、関節ごとのトルクを測るものではありません。腕の途中で人に当たったことまで検出したいときは、関節のトルクの検出と組み合わせて考えます(編集部の解説)。
レプトリノが解決できる課題
- ロボットの手先・足裏に加わる力を、小さなセンサーで測りたい
- 力を測りながら押し付けや組み付けをしたい
公開されている実績
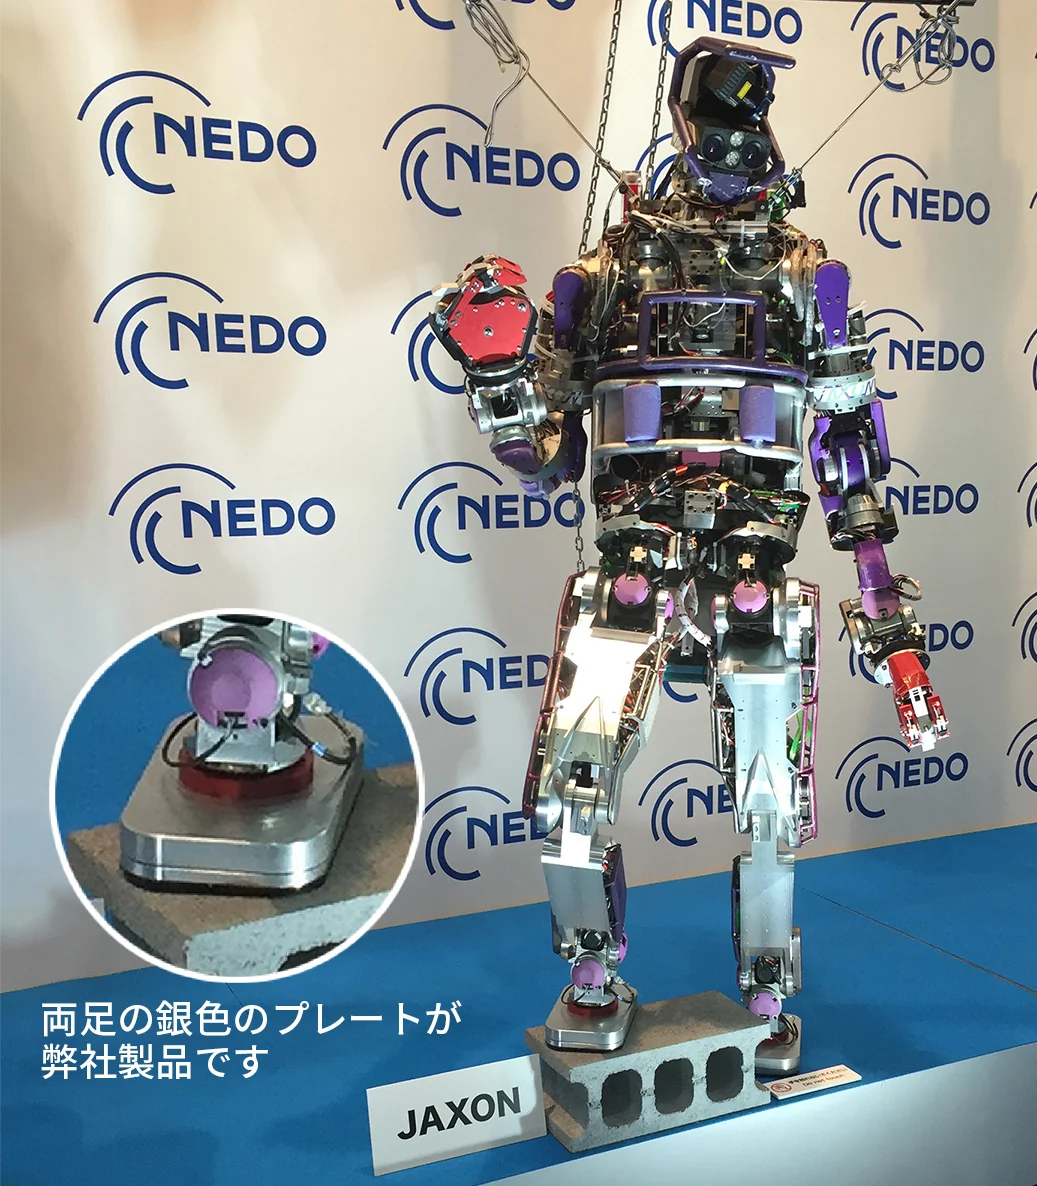
- 同社のサイトで、ヒューマノイド JAXON の両足の銀色のプレートが同社の製品だと紹介している
出典:レプトリノ「6軸力覚センサ」
ニッタ株式会社|減圧で動くソフトハンド SOFTmatics
ニッタとは
ニッタは、大阪市浪速区に本社を置く、1945年設立(創業1885年)の会社です(資本金80億6,000万円、連結の従業員2,993名。2026年3月31日現在)。伝動・搬送用の平ベルト、ホース・チューブ、工業用ワイパ・ゴム成形品などのほか、柔らかいものをつかむロボットハンド「SOFTmatics(ソフマティックス)」を手がけています。
ニッタの得意技術
| 技術 | 内容 |
|---|---|
| 減圧で指を動かすハンド | グリッパの中を減圧すると指先が閉じ、圧力を戻すと開く。開閉はバルブの ON・OFF だけで、把持力は圧力の調整で無段階に変えられるとしている |
| つつむ・はさむ・つまむ | 柔軟なウレタンの指で、不定形・傷つきやすい・つぶれやすいワークをつかむ。グリッパの可搬質量は80〜1,380g(ワークによって増減)、想定ワークサイズは φ20〜140mm、定格真空度は −0.03〜−0.08MPa、使用温度は5〜45℃ |
| 食品にそのまま触れる | 食品衛生法に適合した素材を使い、くぼみが少なく洗いやすい形にしている。ワンタッチで着脱でき、着脱のときにネジを落とすおそれがない。グリッパはリペア(有償)できる |
ハンドリングの事例として、チョコレート、ロールケーキ、厚揚げ、唐揚げ、シュウマイなどの加工食品、なす・りんご・トマト、ガラス瓶や樹脂容器を公開しています。
ニッタが解決できる課題
- 柔らかい食材や果物を、つぶさず・傷つけずにつかみたい
- 大きさや形にばらつきがあり、今のハンドでつかみ損ねる
- 吸着パッドの跡が、製品に付いてしまう
公開されている実績
- バウムクーヘンの直径の変動や個体差に3本爪タイプで追従し、把持率が95〜97%から100%に、装置の対応時間が1日最大4時間から0時間になった(お客様の声に基づく同社の算出)
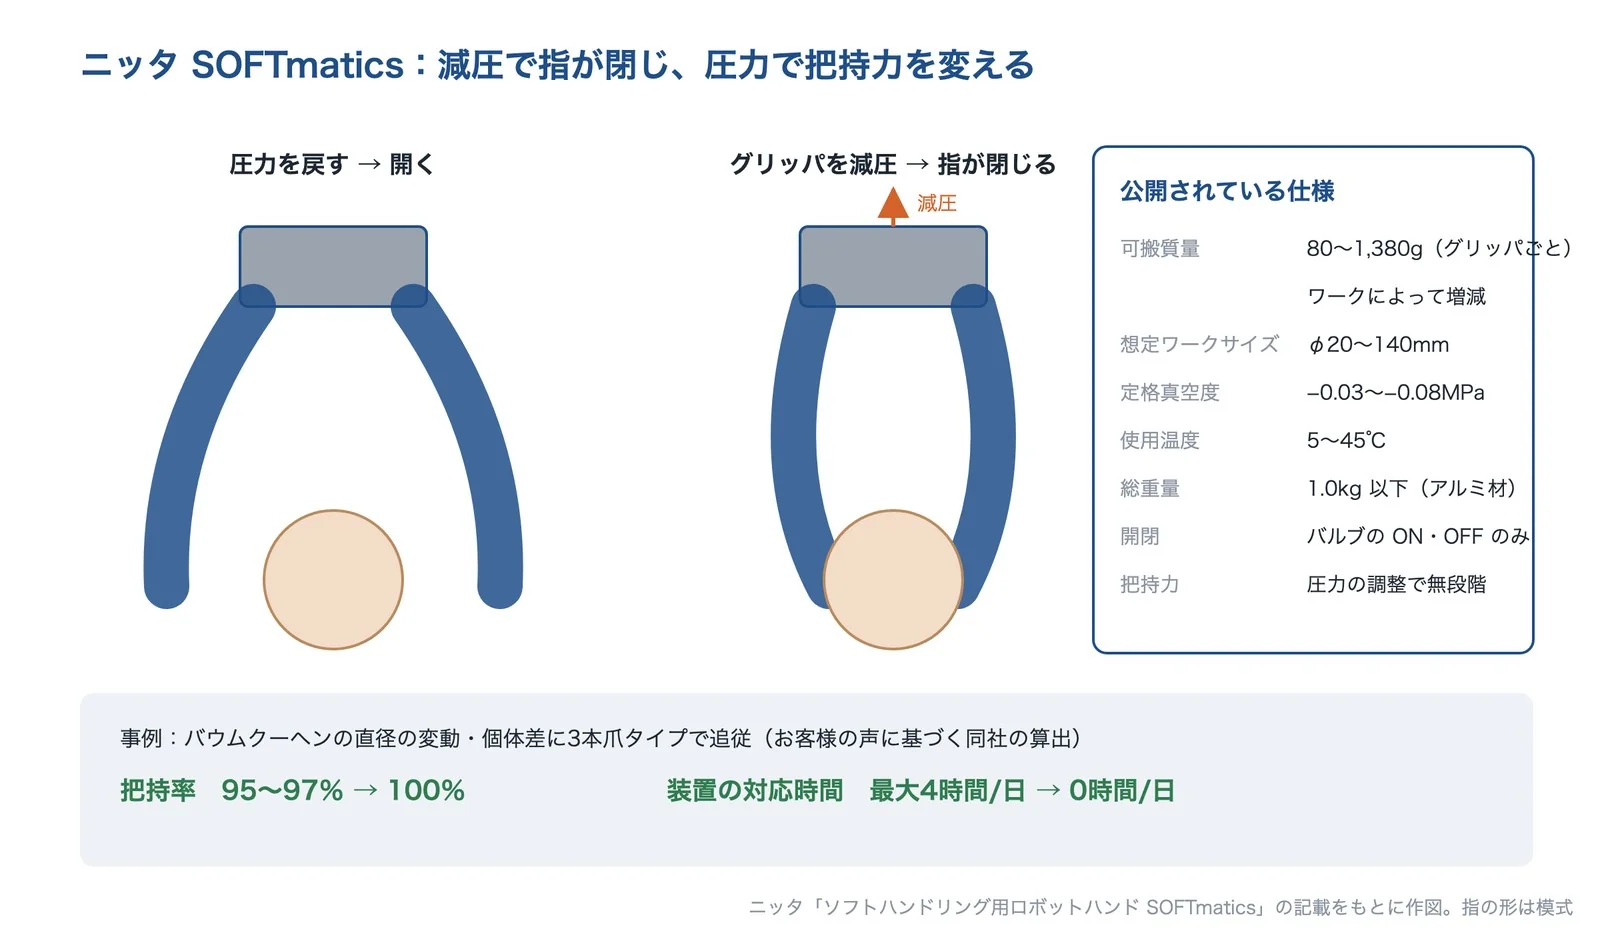
出典:ニッタ「ソフトハンドリング用ロボットハンド SOFTmatics」の記載をもとに AI(Claude)で作成(指の形は模式)
出典:ソフトハンドリング用ロボットハンド SOFTmatics|ニッタ、会社概要|ニッタグループ、製品情報|ニッタ
ダブル技研株式会社|形に倣う多指ハンド D-Hand
ダブル技研とは
ダブル技研は、神奈川県藤沢市に本社を置く、1977年設立の会社です(資本金9,610万円。資本準備金を含む)。ロボットハンドなどのエンドエフェクタの開発・販売と、ロボットの導入を行う SIer の事業のほか、福祉機器も手がけています。ロボットハンドの事業所は神奈川県座間市です。
ダブル技研の得意技術
| 技術 | 内容 |
|---|---|
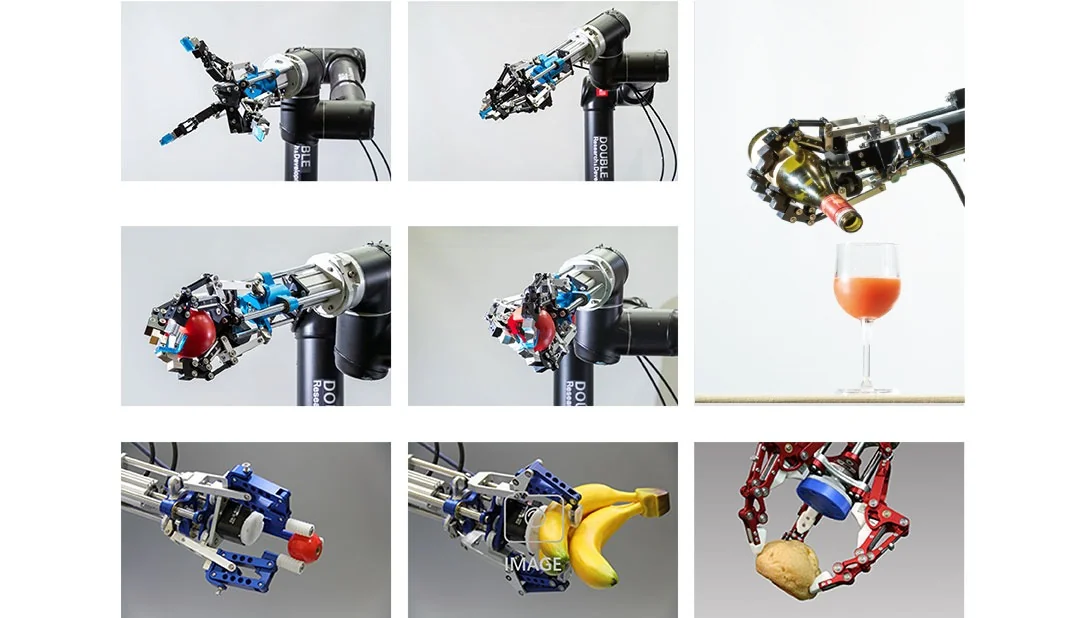
| 劣駆動の多指ハンド D-Hand | 少ない駆動源で多くの関節を動かす劣駆動機構で、軽く、コンパクトで、低コストなハンドにしたとしている |
| センサーなしで形に倣う | 独自のリンク機構で、指がものに触れると自動で「つまむ」から「つかむ」に切り替わり、指どうしも協調して、つかむものの形に倣って把持する。これをセンサーなしで行う(必要に応じてセンサーを付けるカスタマイズもできる) |
| 3指と5指 | 3指ハンドは、つかむ・つまむに向く4つのモデル(3AG・3AP・3BG・3CG)を用意し、1つのモーターで全ての関節を動かす5指ハンドもある |
用途の例として、物流の荷役、ビニールハウスでの農作業、加工機へのワークの取り付け・取り外しを挙げています。
ダブル技研が解決できる課題
- 形や大きさがばらばらなものを、1つのハンドでつかみたい
- 多様な形のものを、センサーなしで1つのハンドでつかみたい
- ビニールハウスでの農作業や、物流の荷役を自動化したい
出典:D-Hand 3指ハンド|ダブル技研、技術紹介|ダブル技研、D-Hand カタログ(PDF)|ダブル技研、会社概要|ダブル技研
株式会社FingerVision|すべりを見る視触覚センサー
FingerVisionとは
FingerVision は、東京都江東区に本社を置く会社です(資本金等9,999万円。研究開発の拠点は京都市)。指先にカメラを入れて触覚を再現する「視触覚センサ」と、それを内蔵したロボットハンド、ロボットシステムを手がけています。2023年に J-Startup の選定企業になっています。
FingerVisionの得意技術
| 技術 | 内容 |
|---|---|
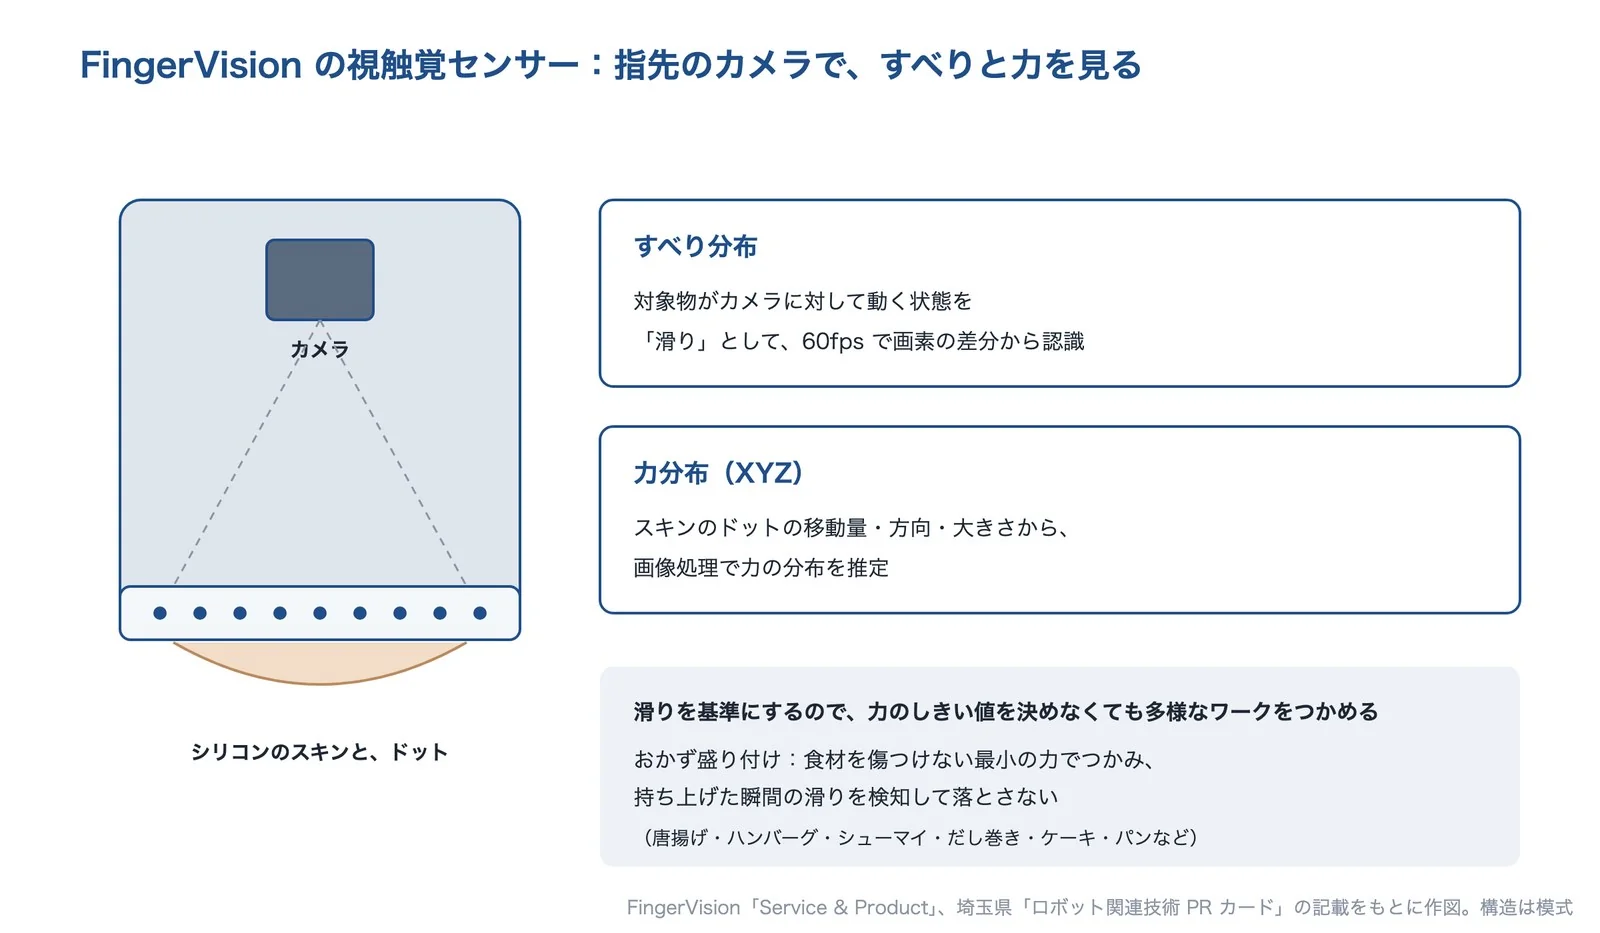
| すべり分布と力分布 | 指先の表面をシリコンのスキンで覆い、中のカメラで見る。対象物がカメラに対して動く状態を「滑り」として、60fps で画素の差分から認識する。皮膚に付けたドットの動きの量・方向から、力の分布(XYZ)を推定する |
| 力のしきい値を決めずにつかむ | 滑りを基準にすることで、力のしきい値を設定しなくても、多様なワークを適切に把持できるとしている。おかず盛り付けロボットでは、食材を傷つけない最小の力でつかみ、持ち上げた瞬間の滑りを検知して落とさない |
| 指先の形を選べる | 柔らかく不定形な食材には、カップ状で把持面に凹凸を付けて摩擦を作り、少ない把持力でつかむ指(M6)を使う。円筒形や小さなワーク用の指もある |
お弁当の定番の食材として、唐揚げ、ハンバーグ、シューマイ、だし巻き、餃子、コロッケ、ケーキ、パンなどを挙げています。
FingerVisionが解決できる課題
- 唐揚げやおかずのような、柔らかく形や重さがばらつく食材を盛り付けたい
- つぶさない弱い力でつかみたいが、落とすのも困る
- 重心から外れた所をつかむと、ワークが傾く・落ちる
出典:FingerVision「Service & Product」、埼玉県「ロボット関連技術 PR カード」の記載をもとに AI(Claude)で作成(構造は模式)
出典:Service & Product|FingerVision、ロボット関連技術 PR カード(PDF)|埼玉県、About us|FingerVision
関連する分野・製品
アクチュエーターに関係する分野と製品のページです。
関連する記事・事例
- 課題解説:ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド)
- 課題解説:エアシリンダーを電動に置き換えたい
- 課題解説:柔らかいものをつかみたい
- 課題解説:小型のまま出力を上げたい
- 課題解説:工場内の搬送を自動化したい
- 課題解説:ステッピングモーターが脱調する
- 課題解説:ケーブルが断線する
- 課題解説:工場の電力を減らしたい(コンプレッサー・ポンプ・空調の省エネ)
- 技術の基礎知識:慣性モーメント
- 技術の基礎知識:摩擦係数
- 技術の基礎知識:剛性
出典・参考
- 油圧・エアから電動化へ エア編|椿本チエイン
- 技術コラム「エアシリンダvs.電動シリンダ」失敗しないための選定ポイント解説(2024年)|池田金属工業
- エアチャック設計上のご注意(PDF)|NKE
- Rated Values 定格値について(小型モーターの資料)|オルブレイ
- ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINA
- ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズ
- 協働ロボット用関節ユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン
- How to Build Better Robotics with Integrated Actuators|Harmonic Drive LLC
- 協働ロボットの安全を実現するトルクセンサ|TE Connectivity
- 協働ロボットがトルクセンサレスで「柔らかさ」を実現、樹脂で軽量化も(2021年1月22日)|MONOist
- エアと電動いいとこどり|CKD
- エネルギー効率化 Q&A(エアーコンプレッサーの省エネ)|中小機構 J-Net21
- 【グリッパー比較】エア vs 電動|THA(NC ネットワーク掲載)
- ロボットハンド(SOFTmatics)|ニッタ
- 技術紹介|ダブル技研
- エアーアクチュエーター型ロボットハンドの種類や仕組み|ブリヂストン
- ロボットハンドの触覚センサーとは|ブリヂストン
- Service & Product|FingerVision
- アキシャルギャップ型モータ|JMAG
- 圧粉磁心 アキシャルギャップモータ|住友電気工業
- 愛知製鋼、高回転モータを生かす減速比21.8の電動アクスル|Car Watch
- 超小型の波動歯車減速機(事例)|前田精密製作所
- モールドステータ|銀河電機工業
- エッジワイズコイル|浦谷エンジニアリング
- クランプ工程|CKD
- エアを電動化するための設計変更|CKD
- MRS-70シリーズ|マイクロテック・ラボラトリー
- ロボティクス領域に向けたアクチュエータを開発(2025年11月6日)|日本精工
- モータの冷却方法|ユニテック
- 吸着ハンドとは|JRC
- 6軸力覚センサ|レプトリノ
- 安全の規制緩和なんてありえない!「産ロボの80W規制改正」を読む(前編)(2015年4月5日)|ニュースイッチ(日刊工業新聞)
情報の確認日:2026年10月6日 本ページの内容は一般的な情報で、実際の性能は製品・使用条件により異なります。図はAI(Claude)で作成した概念図、冒頭の画像はAI(ChatGPT)で生成したイメージ画像です。企業紹介の内容と図は、関係する課題ページの企業紹介と同じです。