
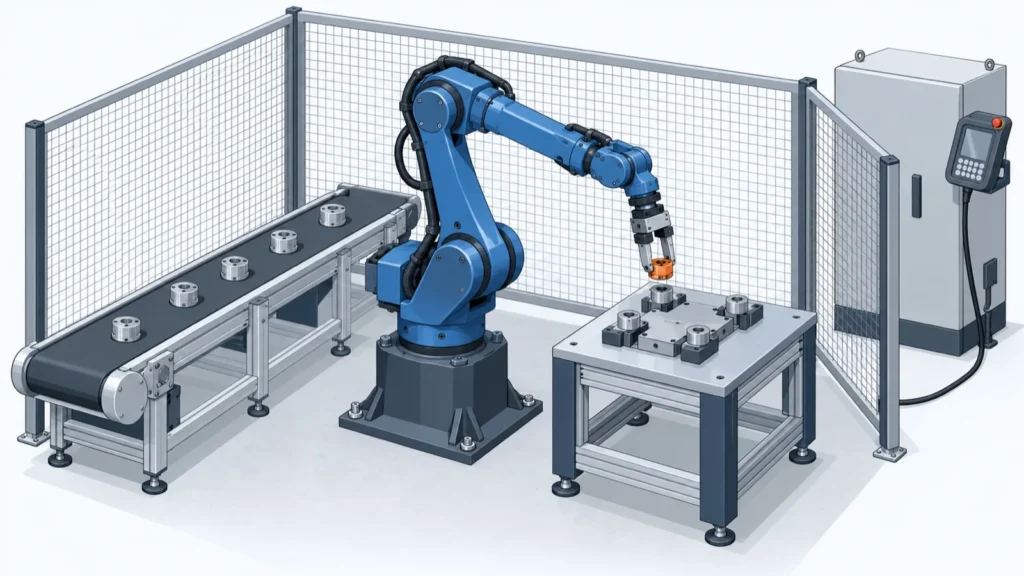
産業用ロボットは、プログラムで動きを変えられ、3つ以上の軸で動く、自動で制御される多用途のマニプレータ(腕)です(ISO 8373・ISO 10218-1 の定義の要旨)。工場では、運ぶ・溶接する・組み立てる・加工機に出し入れする・箱に詰めるといった作業を、人の代わりに、同じ動きで繰り返します。
出典:Industrial Robots(Definition and classification)|IFR 国際ロボット連盟、機能安全活用実践マニュアル ロボットシステム編(平成30年3月、厚生労働省委託)|中央労働災害防止協会
このページでは、製品や設備を設計する技術者に向けて、ロボットシステムのしくみと歴史、垂直多関節・スカラ・直交・パラレルリンクの種類と選び方、関節の減速機とモーター、使われ方と台数、可搬質量・位置繰返し精度などカタログ値の読み方、日本の安全のルールと国際規格、労働災害と精度の研究、導入の進め方と費用・補助金、よくある失敗、チェックポイント、公的な事例、相談先と企業8社までを1ページにまとめました。人のそばで柵なしで使う話は技術ページ「協働ロボット」、工場内の搬送は「AGV・AMR」、組立の専用機は「自動組立機」、モーターの制御は「PID制御・モーション制御」、カメラでの検査は「外観検査装置」にあります。
知りたいことから読む
- 垂直多関節・スカラ・直交・パラレルリンクの違い → 種類と選び方
- 関節のモーター・減速機(RV・波動歯車) → しくみの中身
- 使われている作業と、世界・日本の台数 → 使う場面と台数
- 可搬質量・位置繰返し精度の読み方 → カタログ値の見方
- 安全柵・特別教育・ISO 10218 → 安全のルール
- 導入の進め方・費用・補助金 → 導入の進め方と費用
- よくある失敗と、公的な資料の導入事例 → よくある失敗と事例
- ロボット・減速機・SIer の会社 → 企業紹介
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| カタログの速さが出ない | 可搬質量・慣性モーメントの条件、連続運転の制限 | 可搬質量とサイクルタイムは条件つき |
| 狙った位置からずれる | 繰返し精度と絶対精度の違い、校正、温度 | 位置繰返し精度は「ばらつき」・位置の精度は、校正で上げられる |
| ちょこちょこ止まる(チョコ停) | ワークの位置・向きのばらつき、つかみ方 | よくある失敗と、導入の事例 |
| ケーブル・ホースが切れる | ねじれ・曲げの多い引き回し | よくある失敗と、導入の事例・不二越の紹介 |
| 教えている途中にぶつけた | ペンダント操作、干渉の確認 | ティーチング(動きを教える)・関節は、モーター+エンコーダ+減速機 |
| 止まったロボットに近づいて危ない目にあった | 柵・インターロック、止めてから入る手順 | 安全のルール・規格と労働災害・労働災害の分析:止まったロボットに近づいて挟まれる |
| 入れたのに使われなくなった | 要件があいまい、現場の承認、操作できる人がいない | 失敗を防ぐこと:要件定義・検収条件・現場・人づくり |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
産業用ロボットの基本:しくみと歴史
定義:3軸以上で、教え直せる多用途の腕
ISO 10218-1(JIS B 8433-1)は、産業用ロボットを「産業オートメーション用途に用いる、3軸以上がプログラム可能で、自動制御され、再プログラム可能な多用途マニプレータ」とし、教示ペンダントを含む制御装置も含むとしています。教え直せば別の作業に使えることが、決まった動きしかしない専用機との違いです。
出典:機能安全活用実践マニュアル ロボットシステム編(平成30年3月、厚生労働省委託)|中央労働災害防止協会
ロボット本体と「ロボットシステム」
同じ規格は、ロボットにエンドエフェクタ(ハンド)や、作業に必要な機械・装置・センサーを加えたものを「産業用ロボットシステム」と呼んでいます。日本ロボットシステムインテグレータ協会の講座資料は、メーカーから買って届くのはロボット本体・コントローラ・ティーチングボックス(ペンダント)で、これだけでは生産に使えないとしています。ハンド、治具やコンベア、カメラ、安全柵などの周辺機器と、動きを教えるティーチング・プログラミングが要り、それを行う業種がシステムインテグレータ(SIer)です。
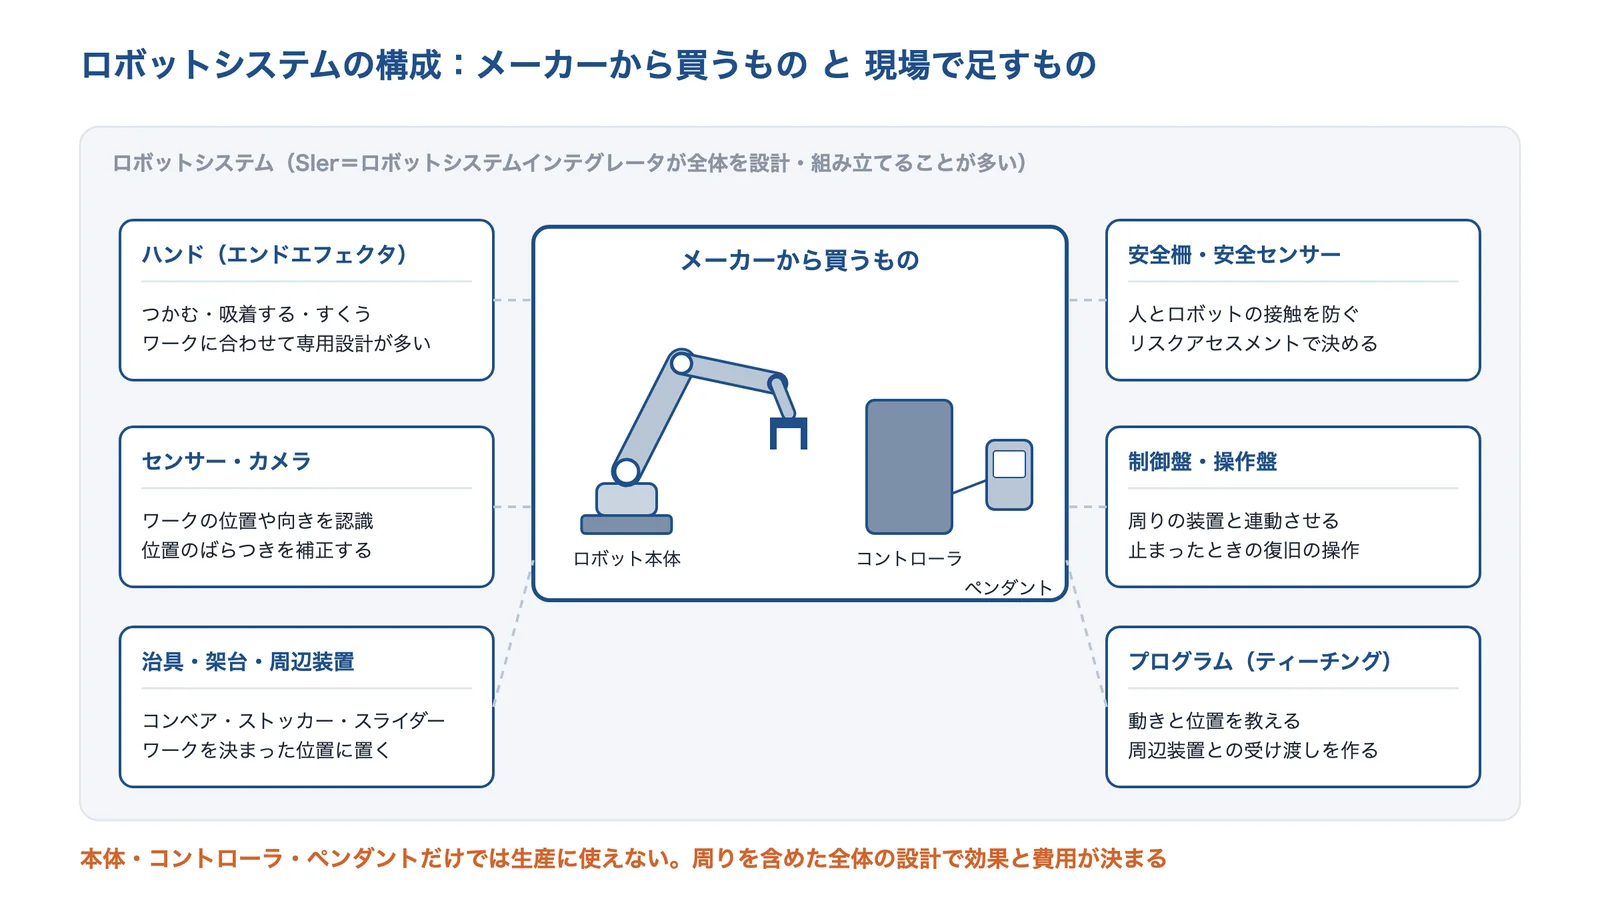
出典:日本ロボットシステムインテグレータ協会「ロボット導入企業向け講座 第三部」をもとに AI(Claude)で作成
出典:機能安全活用実践マニュアル ロボットシステム編(平成30年3月、厚生労働省委託)|中央労働災害防止協会、ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
シリアルリンクとパラレルリンク
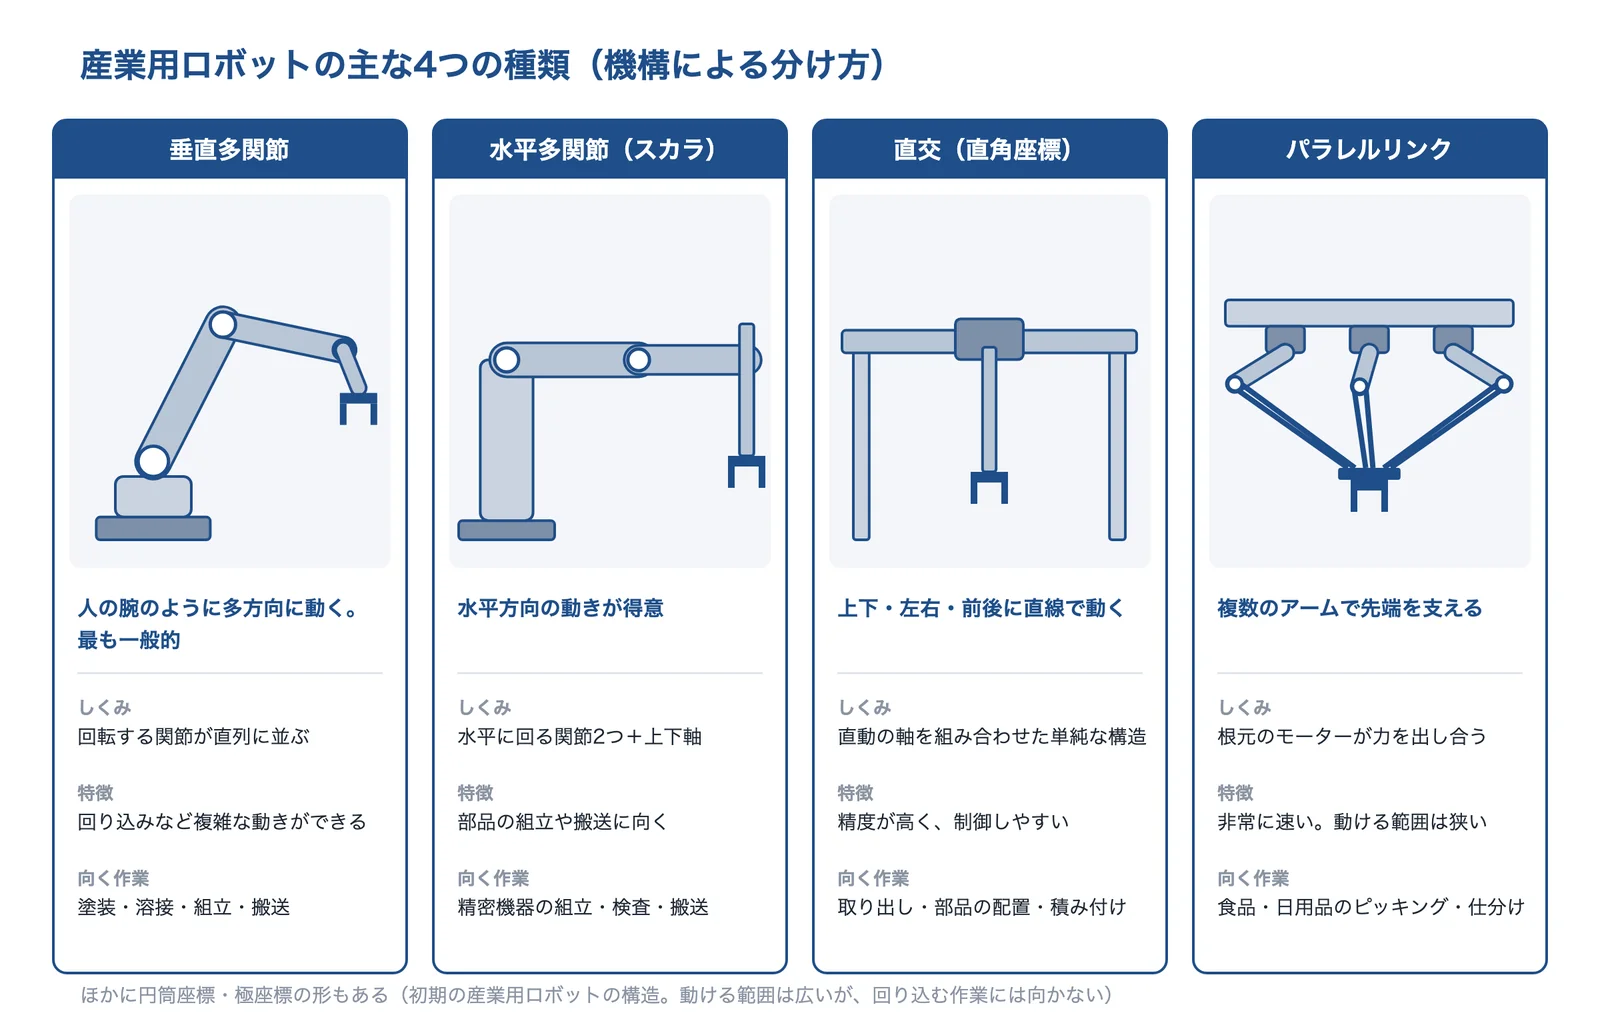
多関節のロボットは、モーターで動く関節とリンクが直列につながった「シリアルリンク型」です。同じ資料は、根元の軸ほど大きなモーターが要り、持ち上げられる重さに比べて本体が重くなるが、広い可動領域と高い自由度が得られるとしています。一方、先端を複数の軸で並列に動かす「パラレルリンク型」は、動ける範囲は狭くなるものの、根元の複数のモーターが力を出し合って先端だけを動かすので、非常に速く動けます。
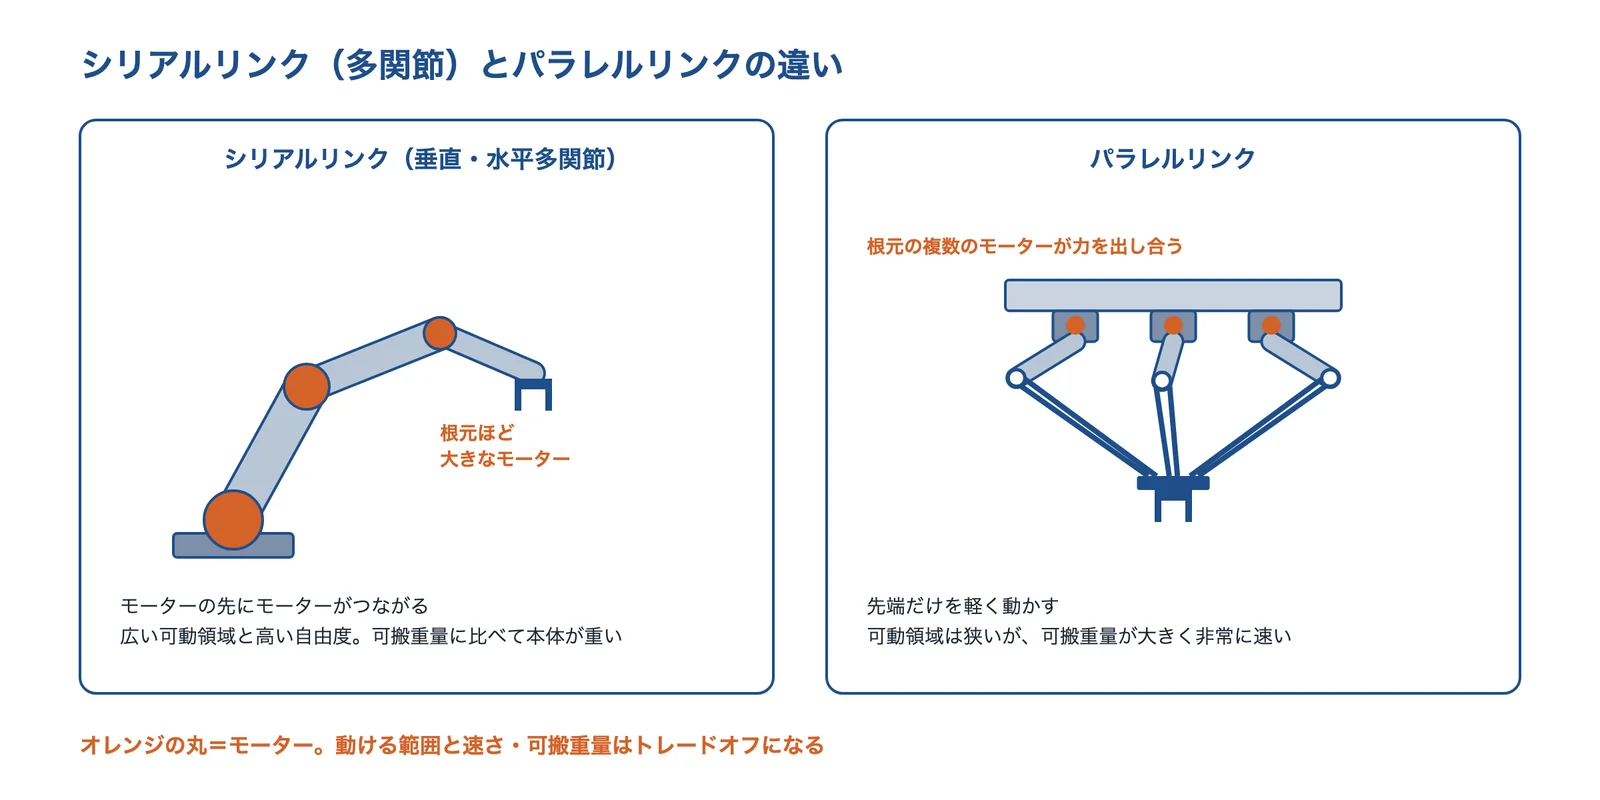
出典:日本ロボットシステムインテグレータ協会「ロボット導入企業向け講座 第三部」をもとに AI(Claude)で作成
出典:ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
歴史:米国で生まれ、日本で広がった
国際ロボット連盟(IFR)によると、1961年に米国 GM の工場(ニュージャージー州トレントン)に、ユニメーション社の Unimate が設置され、生産ラインで使われた最初の産業用ロボットになりました。熱いダイカストの部品を積み重ねる作業です。1969年には、ユニメーション社と提携した川崎重工が Kawasaki-Unimate 2000 を開発し、IFR はこれを日本で作られた最初の産業用ロボットとしています。同じ1969年に、不二越も油圧式の産業用ロボットの製造販売を始めました(同社の沿革)。
小平(2020)によると、日本ロボット工業会は1980年を「ロボット普及元年」と位置づけています。その直後の1981年に産業用ロボットによる死亡災害が起き、1983年に労働安全衛生規則に産業用ロボットの節(第150条の3〜151条)が設けられました。当時の出荷は年2万台で、いまの年20万台規模とはまったく違う市場だったとしています。安全の国際規格 ISO 10218 は1992年に初版が出ています。
| 年 | できごと |
|---|---|
| 1961 | 米国 GM の工場に、ユニメーションの Unimate を設置(IFR) |
| 1969 | 川崎重工が Kawasaki-Unimate 2000 を開発。日本で作られた最初の産業用ロボット(IFR)。不二越が油圧式の産業用ロボットの製造販売を始める(同社の沿革) |
| 1980 | 日本ロボット工業会が「ロボット普及元年」と位置づける |
| 1981 | 産業用ロボットによる最初の死亡災害 |
| 1983 | 労働安全衛生規則に「産業用ロボット」の節(第150条の3〜151条)を制定 |
| 1985 | 関節用の精密減速機 RV が誕生(ナブテスコの「RV の歴史」) |
| 1992 | 安全の国際規格 ISO 10218 の初版 |
| 2013 | 厚生労働省の通達で、条件を満たせば人との協働作業ができることを明確化 |
| 2025 | ISO 10218 の改訂版(協働の技術仕様 ISO/TS 15066 を取り込む) |
出典:History of Industrial Robots|IFR 国際ロボット連盟、会社概要・沿革|不二越、小平紀生「産業用ロボットシステムにおける安全技術の動向」システム/制御/情報 Vol.64 No.11(2020)|J-STAGE
向いている条件と、苦手なこと
ロボットが向いている条件
- 同じ動きを、長い時間繰り返す
- 重い・熱い・危ない作業で、人の負担が大きい
- ワークの形と置き方がそろっている(そろえられる)
- 品質を、作業する人によらずそろえたい
- 人が足りず、夜間も設備を動かしたい
注意点
- 本体だけでは動かない。ハンド・周辺装置・安全対策の費用がかかる
- 寸法のばらつきが大きいワーク、柔らかい物は簡単にはいかない
- 止まったときの復旧は人の操作が要る
- 教える人・点検する人に特別教育が要る
- 効果は工程の作り直し方しだいで大きく変わる
日本ロボットシステムインテグレータ協会の講座資料は、ロボットが苦手なこととして、寸法のばらつきの大きなワーク、柔らかい物や傷を嫌う物をつかむ作業、水・粉じんの環境、カメラに当たる外光や不安定な光を挙げています。使用温度は 0℃以上 40℃以下の機種が多いとしたうえで、「出来ない」のではなく「簡単にはいかない」ので、ハンドなどの試作や検証が必要だとしています。
出典:ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
種類と選び方:機構で選ぶ
垂直多関節・スカラ・直交・パラレルリンクと、数値の例
日本ロボット工業会は、産業用ロボットの代表として、垂直多関節(最も一般的)、水平多関節(スカラ)、直角座標(ガントリー)、パラレルリンクの4つを挙げています。国際ロボット連盟(IFR)は、このほかに円筒座標・極座標の形も分類に入れています。動き方で、できる作業と置く場所が変わります。
出典:日本ロボット工業会「ロボットの種類」・日本ロボットシステムインテグレータ協会の講座資料をもとに AI(Claude)で作成
出典:ロボットの種類|日本ロボット工業会、Industrial Robots(Definition and classification)|IFR 国際ロボット連盟、ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
| 種類 | 形と特徴 | 数値の例(出典の製品) | 向いている場面 | 注意 |
|---|---|---|---|---|
| 垂直多関節 | 人の腕のように多方向に動く。回り込む動きができる | 芝浦機械 TVM900:リーチ 1,142mm、最大可搬 20kg(定格 5kg)、位置繰返し精度 ±0.05mm/不二越 MZ70F:手首可搬 70kg、位置繰返し精度 ±0.06mm/ダイヘン FD-V25L:手首可搬 25kg、3m 超のリーチ | 塗装・溶接・組立・搬送、加工機への出し入れ | 置き場所の周りに広い動作範囲が要る。根元ほど大きなモーター |
| 水平多関節(スカラ) | 水平に回る関節2つと上下の軸。水平方向の動きが得意 | 芝浦機械 THE800:アーム長 800mm、最大可搬 20kg、X-Y ±0.025mm、標準サイクル 0.41秒/アイエイアイ IXA:アーム長 180〜1,200mm、最大可搬 50kg | 小さな部品の組立・検査・搬送 | 上下の動きの範囲は限られる。横からの回り込みは苦手 |
| 直交(直角座標) | 直動の軸を組み合わせた単純な構造。精度が高く制御しやすい | アイエイアイ ICSB:ストローク 2,500×1,200×600mm、最大可搬 90kg/YUSHIN PA:20・40・50kg 可搬の直交型パレタイザー | 取り出し、部品の配置、箱の積み付け | 動ける範囲の外側に枠(フレーム)が要る。複雑な姿勢は取れない |
| パラレルリンク | 複数のアームで先端を支える。非常に速い | — | 食品・日用品のピッキング、仕分け、箱詰め | 動ける範囲が狭い |
数値は各社の製品ページ・カタログの値で、測り方・条件(定格か最大か、どの姿勢か)が違うので、表の数値どうしを比べないでください。向いている場面と注意の列は、日本ロボット工業会・日本ロボットシステムインテグレータ協会の資料をもとに編集部が整理したものです。
出典:垂直多関節ロボット TVM シリーズ|芝浦機械、MZ中可搬ロボット MZ35F/50F/70F/50LF|不二越、FD-V25L|ダイヘンロボットサイト、スカラロボット THE800・THE1000|芝浦機械、製品ラインナップ・仕様|アイエイアイ、パレタイジングロボット PA シリーズ|YUSHIN、ロボットの種類|日本ロボット工業会、ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
垂直多関節ロボットが速く動くようすは、不二越の公式チャンネルの動画で見られます。

出典:NACHI-FUJIKOSHI CORP.(YouTube)
軸の数と自由度
関節の数を「軸数」と呼びます。垂直多関節は6軸の機種が多く、先端の位置(前後・左右・上下)と姿勢(3つの向き)を決めるのに6つの関節を使うという考え方です。スカラは水平に回る2軸と上下・回転の軸を合わせた4軸が基本で、水平な面での作業に向いています。軸が多いほど回り込みはしやすくなりますが、教えることと干渉の確認は増えます(編集部の整理)。
選ぶ軸:重さ・届く範囲・置く場所
機種は、まずハンドとワークを足した重さ(可搬質量)、届く範囲(リーチ・アーム長)、必要な速さと精度で絞ります。YUSHIN はパレタイジングロボットの選び方として、搬送物の重量と処理能力(タクト)、設置スペース(天井高やパレットの配置)、箱の形状・材質(ハンドの選定)の3つの観点を挙げています。置く場所が狭いときは、動作範囲が足もとにまとまる直交型やスカラが候補になり、回り込む動きが要るときは垂直多関節が候補になります。
協働ロボットとの違い
産業用ロボットは、労働安全衛生規則で、接触の危険があれば柵や囲いで人と分けて使うのが基本です(安全のルール・規格と労働災害)。人のそばで柵なしに使う協働ロボットは、リスクアセスメントや ISO 10218 に沿った条件を満たして使います。速さ・可搬・安全機能の違いと選び方は、技術ページ「協働ロボット」にまとめています。
しくみの中身:関節のモーター・減速機・エンコーダ
関節は、モーター+エンコーダ+減速機
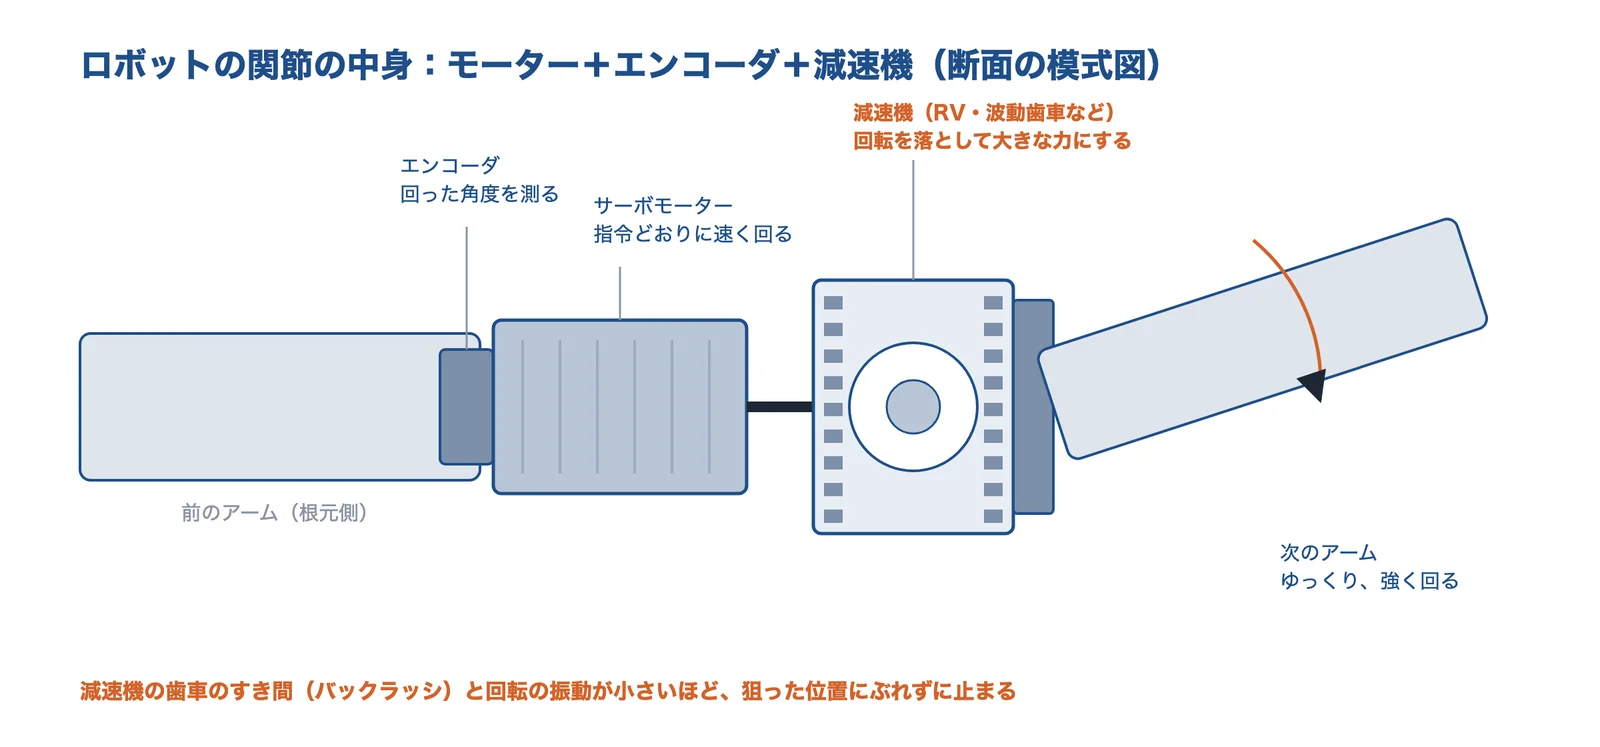
ロボットの関節は、指令どおりに回るサーボモーター、回った角度を測るエンコーダ、回転を落として大きな力にする減速機の組み合わせです。ナブテスコは、産業用ロボットでは高い位置決めが求められるため、バックラッシ(歯車のすき間)と回転振動を生じさせないことが重要だとしています。1980年代前半には、ロボットの急成長とともに、ティーチング中の衝突による減速機の破損や、動作時の振動によるブレが課題になり、衝撃に強い減速機構を精密化した精密減速機 RV が1985年に生まれたと紹介しています。
出典:ナブテスコの「RV の歴史」・ハーモニック・ドライブ・システムズの技術資料をもとに AI(Claude)で作成
出典:精密減速機RV の歴史|ナブテスコ 精機カンパニー、産業用ロボット向け精密減速機|ナブテスコ、ハーモニックドライブ®の原理と特長|ハーモニック・ドライブ・システムズ
RV のしくみ(偏心した歯車の動き)は、ナブテスコ精機カンパニーの公式チャンネルの動画で見られます。

出典:ナブテスコ株式会社精機カンパニー(YouTube)
2つの精密減速機:RV と波動歯車
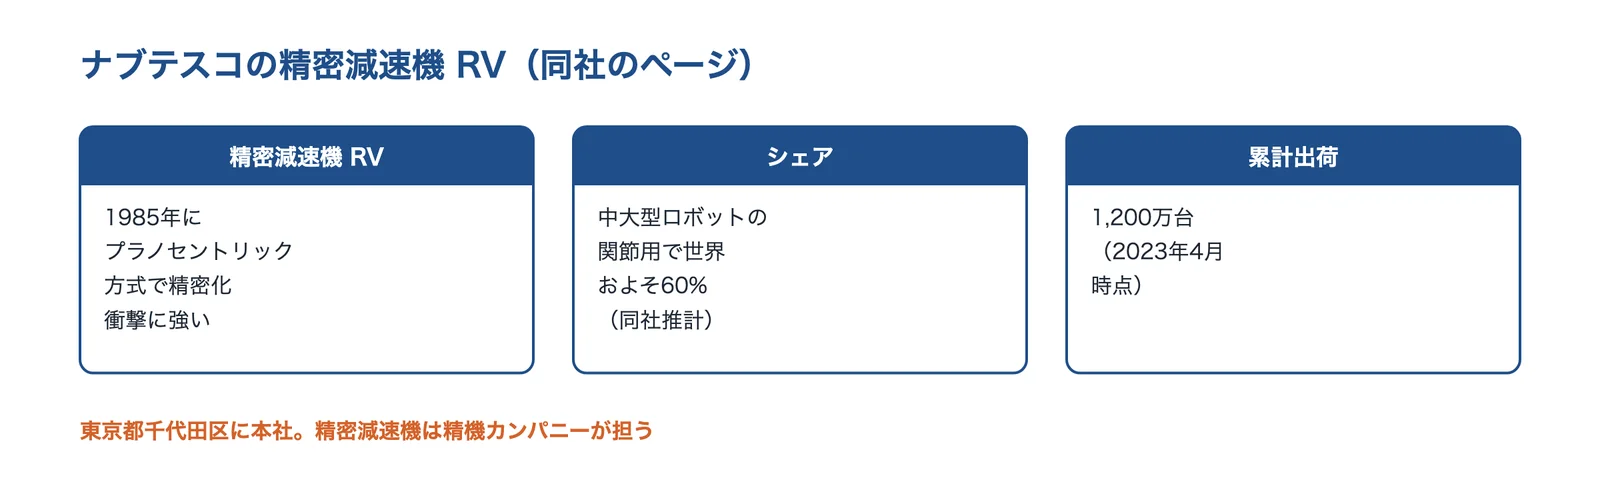
ナブテスコは、精密減速機 RV を中大型産業用ロボットの関節用途精密減速機で、世界シェアはおよそ60%(同社推計)とし、累計出荷は1,200万台(2023年4月時点)としています。ハーモニック・ドライブ・システムズは、波動歯車装置(ハーモニックドライブ)を、一段で 1/30〜1/320 の高い減速比が得られ、一般の歯車と比べてバックラッシが非常に小さく、同時にかみあう歯が総歯数の約30%あるため高いトルク容量が得られる、と説明しています。従来の歯車装置と比べて、同じトルク容量と速比を 1/3 以下の容量、1/2 以下の重量で得られるとしています。
出典:産業用ロボット向け精密減速機|ナブテスコ、精密減速機RV の歴史|ナブテスコ 精機カンパニー、ハーモニックドライブ®の原理と特長|ハーモニック・ドライブ・システムズ
モーターの制御は別のページで
サーボモーターをエンコーダの値で追い込む位置・速度の制御(フィードバック)、加減速の作り方、制振の機能は、技術ページ「PID制御・モーション制御」にまとめています。関節を小さく軽くしたいときの考え方は、課題ページ「ロボットの関節を小さく軽くしたい」にあります。
使う場面と、使われている台数
使う場面ごとの選び方
| 使う場面 | よく使われる種類 | 選ぶときのポイント |
|---|---|---|
| 運ぶ・移し替える(マテハン) | 垂直多関節、スカラ、直交 | ワークの重さと置き方、1個あたりの時間 |
| 溶接(アーク・スポット・レーザ) | 垂直多関節 | トーチ・ガンの姿勢、ワークの位置合わせ(治具・ポジショナー)、ケーブルの取り回し |
| 加工機への出し入れ(ロード・アンロード) | 垂直多関節、直交 | 加工機の扉と干渉しないか、切りくず・クーラント |
| 組立・ねじ締め・検査 | スカラ、垂直多関節 | はめ合いの精度、位置のばらつきの補正(カメラ・力センサー・位置誤差修正装置) |
| 樹脂成形品の取り出し | 直交(取出ロボット) | 成形機の型開きの時間、ランナの処理 |
| 箱詰め・積み付け(パレタイズ) | 直交、垂直多関節、パラレルリンク | 荷の重さ・形、積み付けパターン、設置スペース |
このページの出典をもとに編集部が整理したものです。組立の専用機は技術ページ「自動組立機」、ばら積みのピッキングや検査のカメラは「画像認識AI」「外観検査装置」にあります。
どんな作業に使われているか
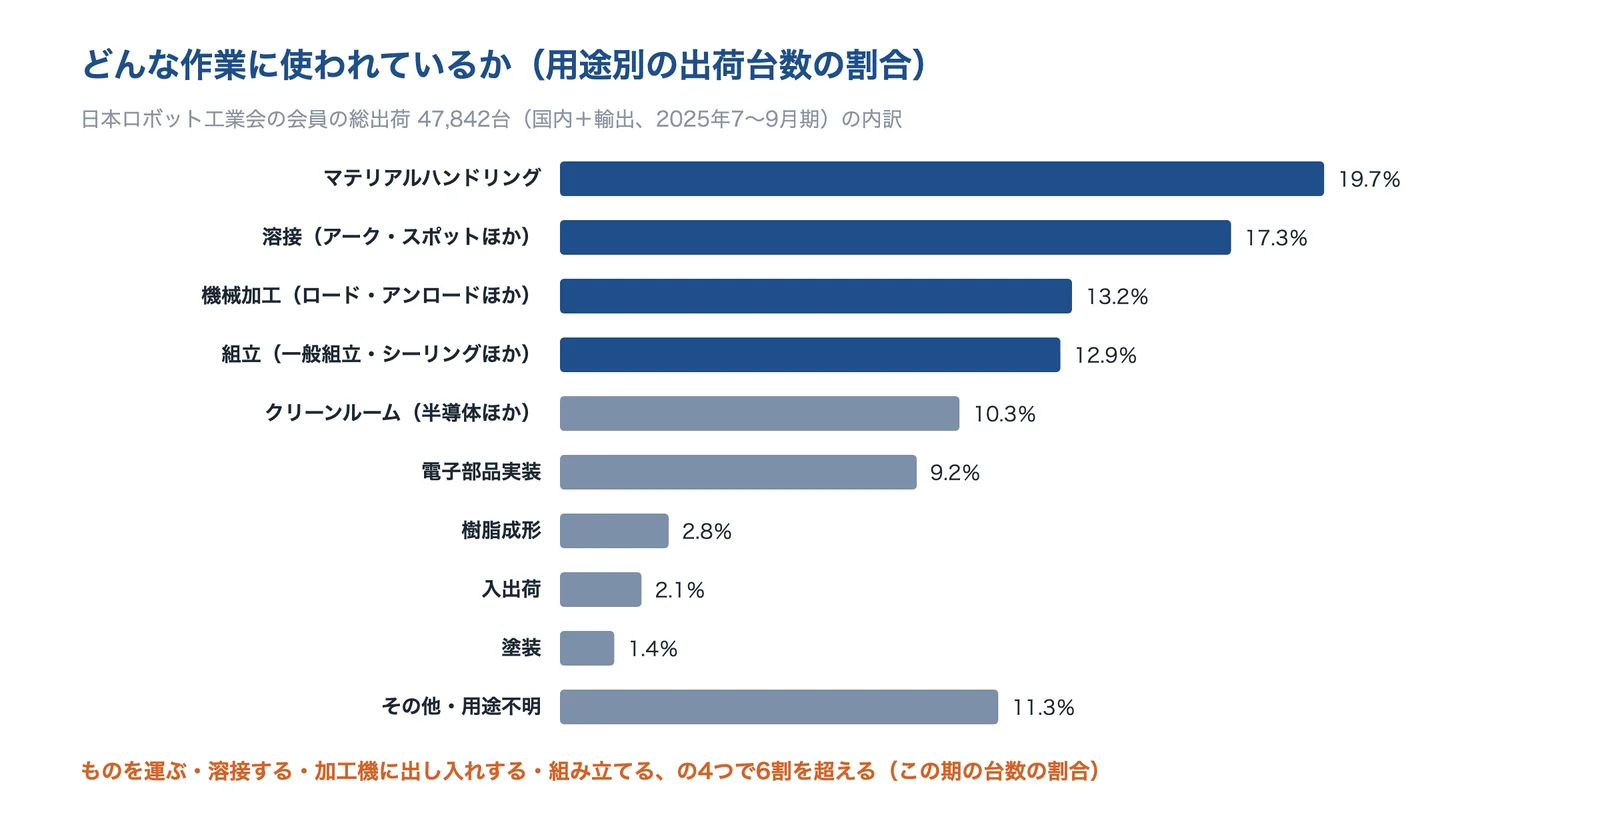
日本ロボット工業会の会員の統計(2025年7〜9月期、国内向けと輸出を合わせた総出荷 47,842台)では、マテリアルハンドリング 19.7%、溶接 17.3%、機械加工 13.2%、組立 12.9%で、この4つで6割を超えます。クリーンルーム(半導体など)は 10.3%、電子部品実装は 9.2%です。同じ期の国内出荷の業種別では、電気機械 32.4%、自動車 28.3%が大きな割合を占めています。
出典:日本ロボット工業会「マニピュレータ、ロボット統計 2025年7-9月期」をもとに AI(Claude)で作成
出典:マニピュレータ、ロボット統計 受注・生産・出荷(用途別)実績 2025年7-9月期|日本ロボット工業会
世界と日本の台数・市場
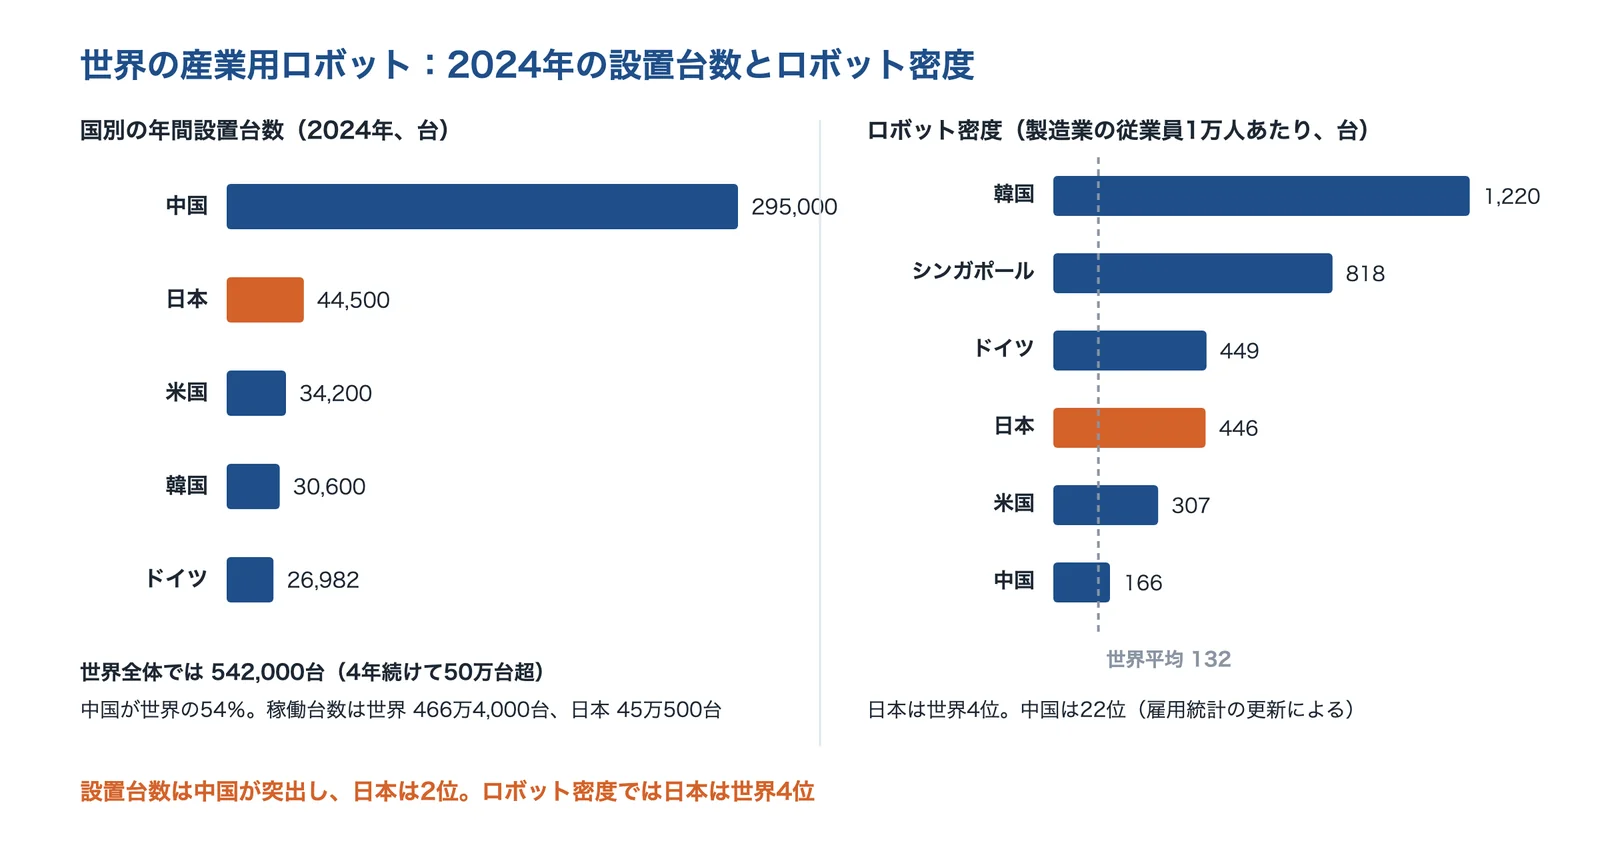
国際ロボット連盟(IFR)の World Robotics 2025 によると、2024年に世界で設置された産業用ロボットは54万2,000台で、10年前の2倍以上、4年続けて50万台を超えました。中国が 29万5,000台で世界の54%を占め、日本は 4万4,500台(前年より4%減)で2位です。稼働している台数は世界で 466万4,000台、日本で 45万500台です。製造業の従業員1万人あたりのロボットの台数(ロボット密度)は、韓国 1,220台、シンガポール 818台、ドイツ 449台に続いて、日本は 446台で世界4位です(世界平均は 132台)。
出典:IFR(国際ロボット連盟)World Robotics 2025 のプレスリリースをもとに AI(Claude)で作成
出典:Global Robot Demand in Factories Doubles Over 10 Years(World Robotics 2025)|IFR、Robot Density Surges in Europe, Asia and Americas|IFR
日本ロボット工業会は、2025年の会員と非会員を合わせた受注額を1兆456億円(前年比25.7%増)、生産額を 9,452億円(21.0%増)と見込んでいます。会員の出荷では、総出荷額 8,708億円のうち輸出が約79.8%を占めています。
カタログ値の見方
カタログで見る項目
| 項目 | 見方 |
|---|---|
| 可搬質量 | ハンドとワークを足した重さで見る。「最大」と「定格」があり、重いほど・重心が離れるほど速さと加速度が制限される |
| 許容慣性モーメント・許容静負荷トルク | 手首の軸のまわりの回しにくさと、かけられるトルク。大きく長いワークを回すときに効く |
| リーチ・アーム長・ストローク | 届く範囲。動作範囲図で、ワークの置き場所と干渉物まで届くか確かめる |
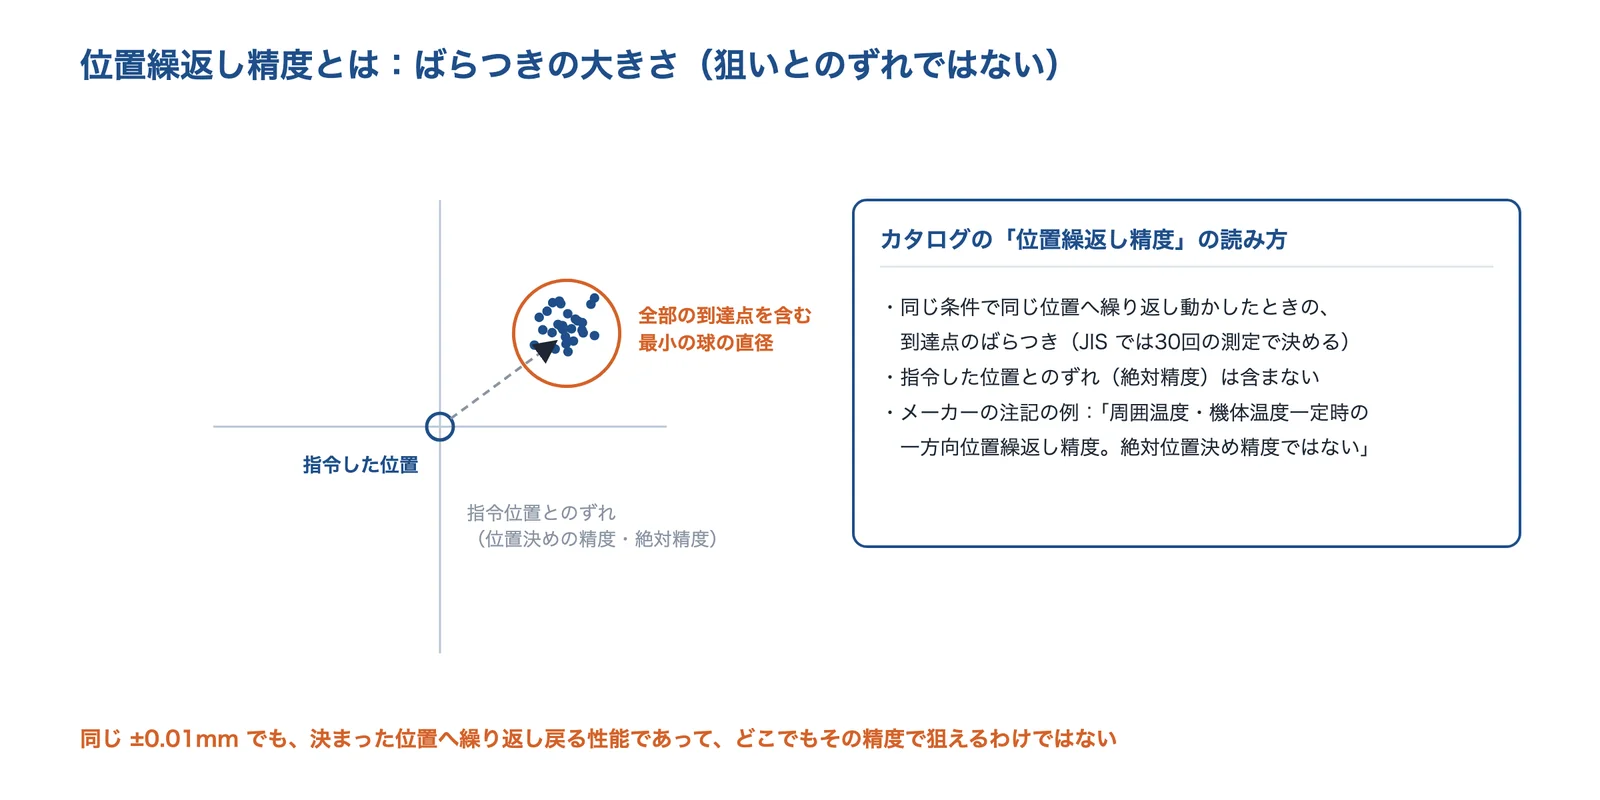
| 位置繰返し精度 | 同じ位置へ戻るばらつき。狙った位置とのずれ(絶対精度)ではない |
| 標準サイクルタイム | 決まった往復の動き(例:2kg を水平300mm・上下25mm)の時間。そのまま連続では動けない機種もある |
| 設置条件 | 周囲温度(0〜45℃など)・湿度・据付面の振動。床置き・天吊り・壁掛けの可否 |
見方の列は、このページの出典と各社の仕様の注記をもとに編集部が整理したものです。
位置繰返し精度は「ばらつき」
日本機械学会の機械工学事典は、位置繰返し精度を測定結果のすべてが含まれる最小の球の直径で表し、位置決めの目標との差には関係しないと説明しています。産業用ロボットの JIS(JIS B 8432、ISO 9283 に対応)で定義され、30回の測定で決めます。芝浦機械の仕様にも「周囲温度・機体温度一定時の一方向位置繰返し精度です。絶対位置決め精度ではございません」と注記があります。
出典:日本機械学会 機械工学事典「繰返し精度」・芝浦機械の製品仕様の注記をもとに AI(Claude)で作成
出典:機械工学事典「繰返し精度」|日本機械学会、スカラロボット THE800・THE1000|芝浦機械
可搬質量とサイクルタイムは条件つき
芝浦機械のスカラ THE800 は、最大可搬質量 20kg に対して定格は 5kg、許容慣性モーメントは 0.6kg·m² です。標準サイクルタイム 0.41秒は、水平300mm・上下25mm の往復の値で、実効負荷率を超える連続運転はできないと注記しています。アイエイアイの IXA-4NSW3015 の標準サイクルタイム 0.38秒も 2kg 搬送の条件つきで、連続サイクルタイムは 0.69秒です。カタログの最速の値ではなく、自分の重さ・動きに近い条件の値で比べます。
出典:スカラロボット THE800・THE1000|芝浦機械、垂直多関節ロボット TVM シリーズ|芝浦機械、スカラロボット IXA-4NSW3015|アイエイアイ
位置の精度は、校正で上げられる
米国 NIST などの研究(2019年)は、加工の公差が厳しく設計と組立が丁寧でも、ロボットアームの位置の誤差は平均で数ミリになるのがふつうで、その多くは関節の「ゼロ点のずれ(ゼロオフセット)」をソフトで校正すれば取り除けるとしています。この研究では、安いモーションキャプチャーとレーザートラッカーを基準のセンサーにして、その場で校正する方法を作り、作業範囲全体で平均の位置の精度を約4倍に上げました。オフラインティーチングで作った位置にそのまま行かせたいときは、繰返し精度だけでなく、校正と絶対精度を確かめます(位置繰返し精度は「ばらつき」)。
安全のルール・規格と労働災害
日本の法令:柵・囲いと協働の条件
労働安全衛生規則 第150条の4は、産業用ロボット(駆動用モーターの定格出力が 80W を超えるもの)に接触して危険が生じるおそれがあるときは、さく又は囲いを設けるなどの措置をとるよう定めています。厚生労働省は2013年12月の通達で、人とロボットの協働作業ができる場合として、①リスクアセスメントで危険のおそれが無くなったと評価できるとき、②ISO 10218-1・-2 に沿って設計・製造・設置され、技術ファイルと適合宣言書が作られたロボットを使うとき、の2つを示しました。
出典:産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(H25.12)|厚生労働省
特別教育
ロボットに動きを教える作業(教示等)と点検・修理など(検査等)をする人には特別教育が必要で、教示等は10時間(学科7時間+実技3時間)、検査等は13時間(学科9時間+実技4時間)です。中央労働災害防止協会のマニュアルは、昭和56年の産業用ロボットによる初めての死亡災害をきっかけに規則が整えられ、災害は減ってきたものの、いまだに年30件前後起きていて、その過半数は挟まれ・巻き込まれと激突されの災害だとしています。
出典:ロボット導入企業向け講座 第四部 安全と保守、事例紹介|日本ロボットシステムインテグレータ協会、機能安全活用実践マニュアル ロボットシステム編(平成30年3月、厚生労働省委託)|中央労働災害防止協会
国際規格 ISO 10218 の要点と2025年の改訂
労働安全衛生総合研究所が2015年に厚生労働省の検討会に出した資料は、ISO 10218-1:2011(JIS B 8433-1:2015)と -2:2011(JIS B 8433-2:2015)の要点として、安全にかかわる制御は基本的に PL=d(カテゴリー3)または SIL2、手動モードでは先端の速さを 250mm/s 以下、ペンダントには3位置イネーブル装置を挙げています。ロボットシステム(第2部)の協働運転では、500mm の退避空間か、それが取れないときは別の保護手段が必要です。
この規格は2025年に改訂されました。安全機器メーカーの SICK の解説によると、第1部はロボットのメーカー向け、第2部はシステムインテグレータ向けという2部の構成はそのままで、協働の技術仕様 ISO/TS 15066 の内容(ぶつかったときに許される力・圧力の限界値など)を取り込み、ロボットを2つのクラスに分け、サイバーセキュリティも考えに入れています。2013年の厚生労働省の通達が示した条件は、当時の ISO 10218(2011年版)に沿ったものなので、どの版で設計・評価するかを確かめます(協働の規格の詳しい話は技術ページ「協働ロボット」)。
出典:産業用ロボットの安全規格について(主に安全性能)(労働安全衛生総合研究所、2015年12月)|厚生労働省、More safety for humans and machines(ISO 10218:2025 の解説、2025年9月8日)|SICK
労働災害の分析:止まったロボットに近づいて挟まれる
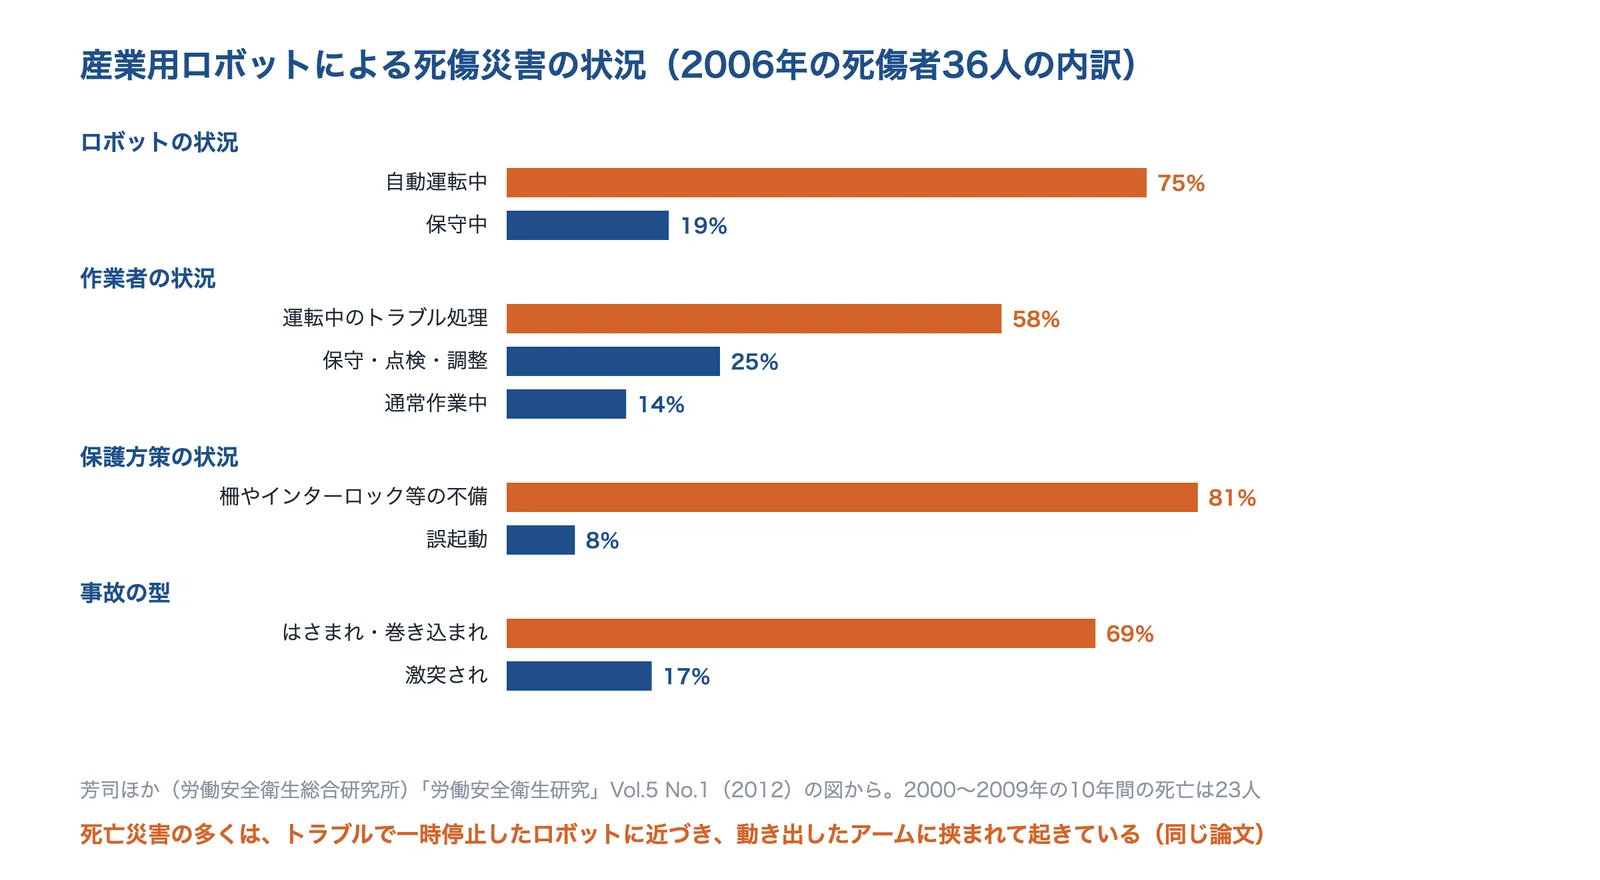
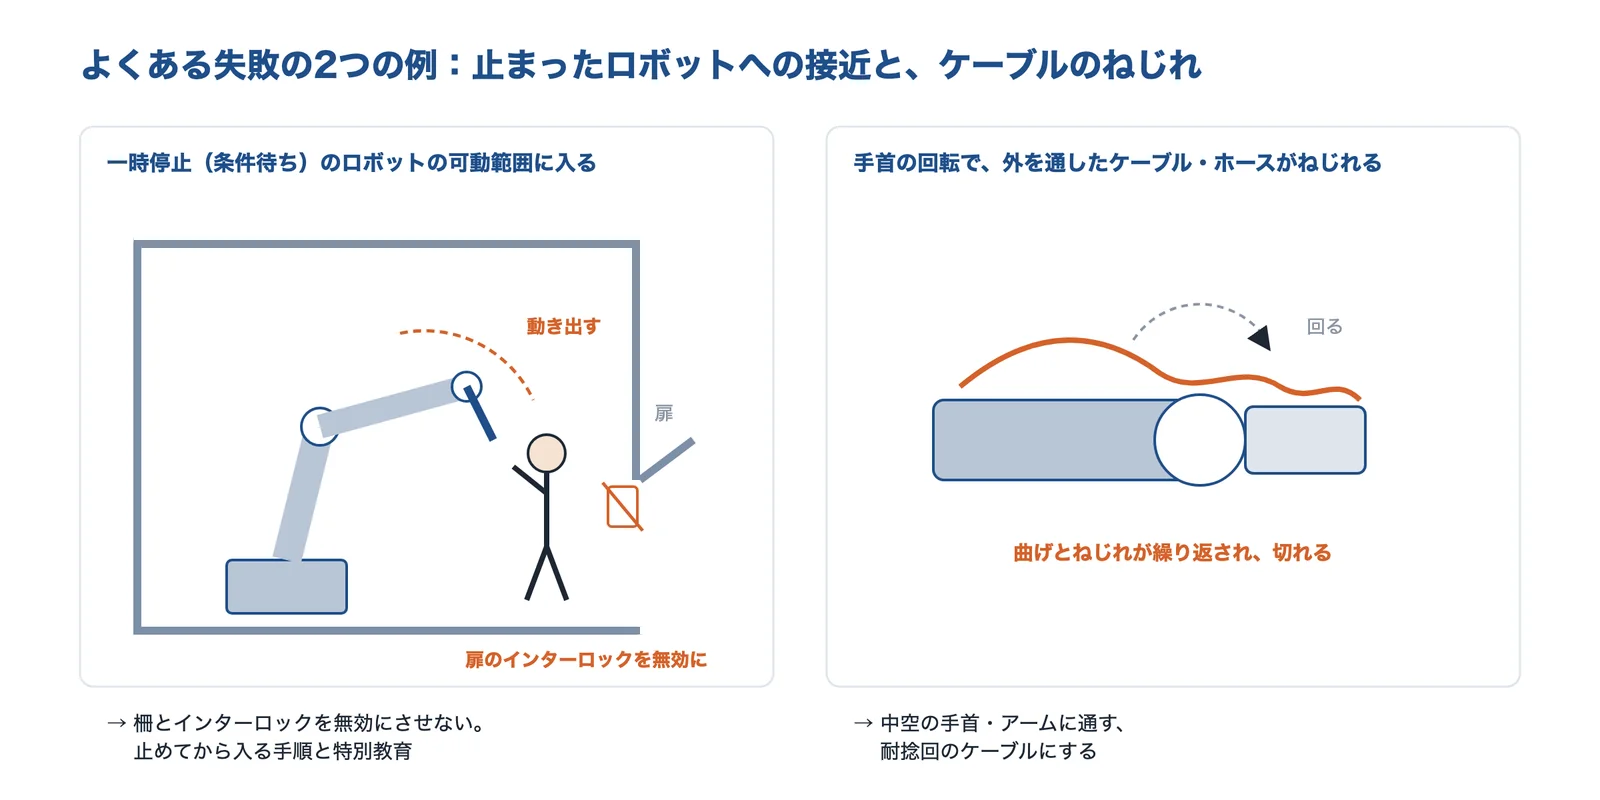
労働安全衛生総合研究所の芳司らの論文(2012年)は、厚生労働省の資料から、2000〜2009年の10年間に産業用ロボットで23人が亡くなり、同じ時期のプレス機械(21人)より多いことを示しました。死亡災害の多くは、自動運転しているロボットが何らかのトラブルで一時停止(条件待ち)しているときに、労働者がトラブル対応のために可動範囲内に入り、アームに挟まれて起きています。災害のあった事業場の多くで、柵の一部が無かったり、扉のインターロックが無効にされていたりしたとしています。
2006年の死傷者36人の内訳では、ロボットは自動運転中が75%、作業者は運転中のトラブル処理が58%、保護方策は柵やインターロック等の不備が81%、事故の型ははさまれ・巻き込まれが69%でした。休業4日以上の全死傷者に占める死亡者の割合が1.2%なのに対し、産業用ロボットによる死傷者では11%と高く、ひとたび起きると重い災害になりやすいとしています。小平(2020)も、2000〜2019年の20年間に年平均2名が亡くなっており、トラブルの解消と同時に動き出した周辺機器に挟まれる事故も多いとしています。
出典:芳司ほか「労働安全衛生研究」Vol.5 No.1(2012)をもとに AI(Claude)で作成
出典:芳司俊郎ほか「産業用ロボットによる労働災害の分析とアンケート結果に基づく規則改正の提言」労働安全衛生研究 Vol.5 No.1(2012)|J-STAGE、小平紀生「産業用ロボットシステムにおける安全技術の動向」システム/制御/情報 Vol.64 No.11(2020)|J-STAGE
導入の進め方と費用
- 仕様を先に決める作業・ワーク・タクト・検収の条件を、見積もりの前に文書にする
- 工程ごと設計し直す人とロボットの分担と動線、安全の作りを決める
- 現場で動かせる人を育てる教える人・止まったときに直せる人、保守の計画
この3点は、経済産業省の事例集と日本ロボットシステムインテグレータ協会の資料をもとに編集部が整理したものです。
失敗を防ぐこと:要件定義・検収条件・現場・人づくり
日本ロボットシステムインテグレータ協会の講座資料は、導入の失敗を防ぐために、①要件定義・仕様定義、②フロントローディング(初めに手間をかける)、③検収条件の明確化、④現場を巻き込む、⑤ロボットオペレーターを育てるの5つを挙げています。要件定義をしないと、開発範囲があいまいなまま進んで変更が多発し、追加・変更の作業で追加コストが発生するとしています。また、現場の承認を取らずに作ったシステムは「たとえ95%の出来でも拒絶される」と書いています。
出典:ロボット導入企業向け講座 第二部(失敗を防ぐために)|日本ロボットシステムインテグレータ協会
ティーチング(動きを教える)
ロボットに動きを教える方法には、実機をペンダントで動かして位置を記憶させる方法、パソコンの3Dシミュレーションで動きを作るオフラインティーチングなどがあります。経済産業省の事例集で、大型門扉を作る応緑は、実機での教示は誤操作で人とロボットが干渉するおそれがあり教えている間は生産できないこと、オフラインティーチングのソフトは難易度が高く、ケーブル・ホースの干渉は分からず、ワークの3D CAD データが要ることを課題に挙げました。そこで溶接を7種類の型に分けて教示データを作り込み、寸法を数字で入れるとロボットが教示データを作る方式にし、オフラインティーチングのソフトの導入と教育の費用(約320万円)をなくし、稼働までの時間を数時間にしたとしています。
| 教え方 | しくみ | 気をつけること |
|---|---|---|
| ペンダントで教える | 実機をペンダントで動かし、位置を1点ずつ記憶させる | 誤操作で人とロボットが干渉するおそれ。教えている間は生産できない |
| 手で動かして教える(ダイレクトティーチング) | ロボットの先を手で持って動かし、位置を覚えさせる | 手で動かせる機能(ハンドガイド)のある機種で使う |
| パソコンで教える(オフラインティーチング) | 3D のシミュレーションで動きを作る | ワークの 3D CAD データが要る。ケーブルやホースの干渉は分からない |
出典:平成29年度 ロボット導入実証事業 事例紹介ハンドブック(経済産業省)|日本ロボット工業会
費用の内訳:本体は一部
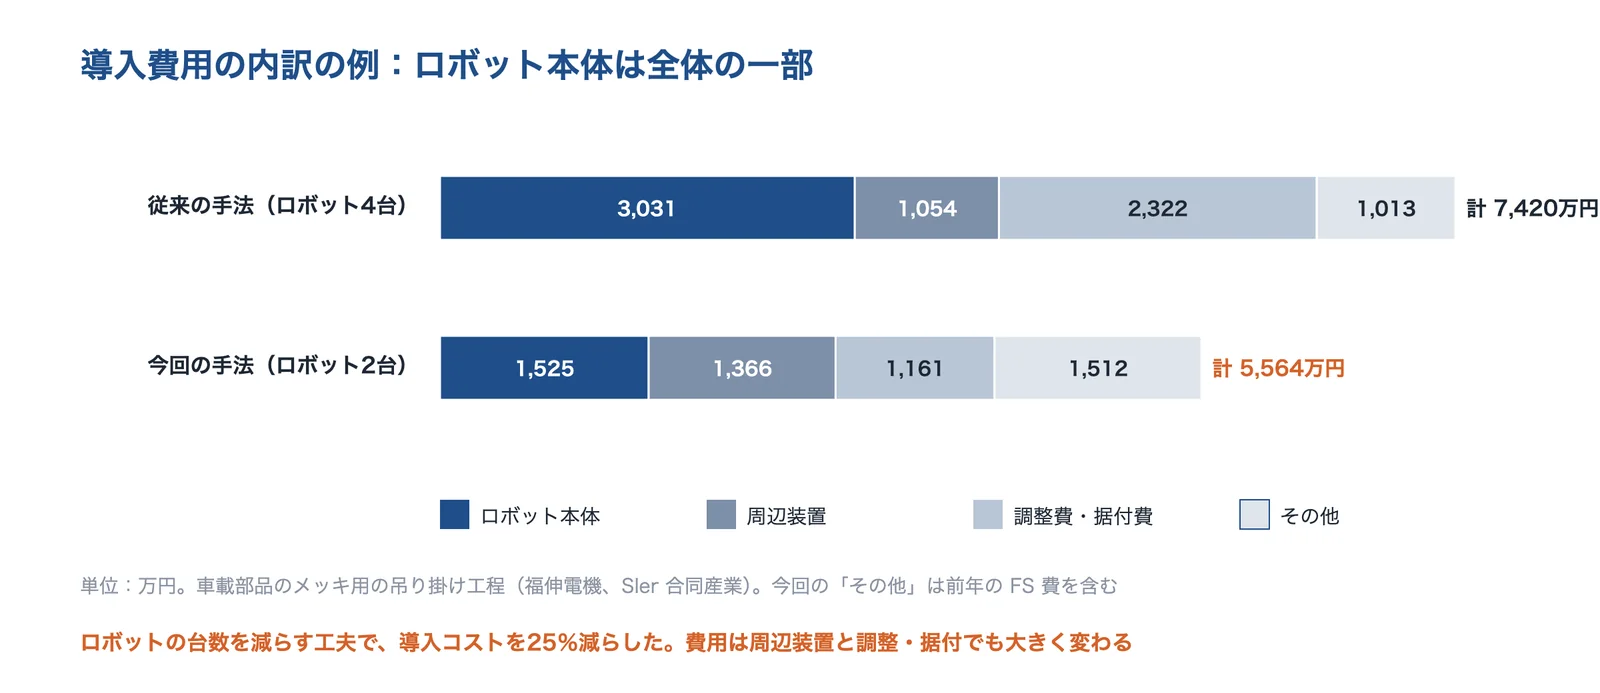
日本ロボットシステムインテグレータ協会の資料は、産業用ロボットは本体だけなら100万円台から入手できるが、ハンドや架台、安全柵・安全センサーなどの周辺機器が要り、安全な運用のための費用もかかるとしています。経済産業省の事例集の福伸電機(車載部品のメッキ用の吊り掛け工程)では、ロボット4台の従来の手法で7,420万円(うちロボット本体 3,031万円)かかる見込みだったところ、タクトタイムを縮める工夫でロボットを2台にし、5,564万円(本体 1,525万円)と、導入コストを25%減らしました。
出典:経済産業省「平成29年度 ロボット導入実証事業」事例集(福伸電機)をもとに AI(Claude)で作成
出典:ロボット導入企業向け講座 第四部 安全と保守、事例紹介|日本ロボットシステムインテグレータ協会、平成29年度 ロボット導入実証事業 事例紹介ハンドブック(経済産業省)|日本ロボット工業会
補助金:省力化投資補助金(カタログ注文型)
中小企業基盤整備機構の中小企業省力化投資補助金(カタログ注文型)は、カタログに登録された製品を補助の対象とし、補助率は1/2以下、補助上限額は従業員5名以下 200万円・6〜20名 500万円・21名以上 1,000万円です(2026年3月19日以降。賃上げ要件を達成すると300万円・750万円・1,500万円)。申請の前に、入れたいロボットのシステムがカタログに登録されているか、最新の公募の条件を公式サイトで確かめてください。
出典:カタログ注文型 補助率等|中小企業省力化投資補助金(中小企業基盤整備機構)
保守:壊れる前に部品を替える
日本ロボットシステムインテグレータ協会の資料は、保守を日常点検(生産の前後に異常履歴・ガタ・異音を目視で確認)、定期点検(1年または所定時間の稼働ごとに内部を点検して部品を交換)、予防保全・オーバーホール、オンコール修理に分けています。壊れやすい部品を洗い出し、必要なら予備部品を在庫し、故障する前に交換することを勧めています。設備のデータで故障の前ぶれをつかむ話は技術ページ「予知保全」にあります。
出典:ロボット導入企業向け講座 第四部 安全と保守、事例紹介|日本ロボットシステムインテグレータ協会
入れる前のチェックポイント
産業用ロボットは、ワークと作業を先に決め、ハンド込みの条件で機種を選び、安全と運用まで設計してから入れると、つまずきが減ります。進める前の確認点を、編集部が整理しました。
- 作業:何を・どこから・どこへ動かすか、1回の動きの流れを書き出した
- ワーク:形・寸法・質量・材質・ばらつき・品種の数を確かめた
- タクト:1個あたり何秒か、止まる時間を見込んでも間に合うか計算した
- 置き方:前後の工程で、ワークの位置と向きがそろっている(そろえられる)
- 可搬・リーチ:ハンドを含む重さと重心、許容慣性モーメント、動作範囲図で確かめた
- 安全:柵・インターロック、止めてから入る手順、特別教育を決めた
- 運用:だれが教え、だれが直すか。止まったときの復帰の手順を決めた
- 費用:本体だけでなく、周辺装置・据付・調整・安全・教育を含めて見積もった
よくある失敗と、導入の事例
よくある失敗と、まず疑うところ
産業用ロボットでよくある失敗を、このページの出典をもとに整理しました。
出典:労働安全衛生総合研究所の論文(芳司ほか 2012)と日本ロボットシステムインテグレータ協会の資料をもとに AI(Claude)で作成
| よくある失敗 | まず疑うところ | 対策 |
|---|---|---|
| 止まったロボットに近づいて挟まれた | 一時停止(条件待ち)のロボットの可動範囲に、止めずに入れる作り・手順 | 柵とインターロックを無効にさせない。止めてから入る手順と特別教育(労働災害の分析:止まったロボットに近づいて挟まれる・安全のルール・規格と労働災害) |
| ちょこちょこ止まり、稼働率が上がらない | ワークの位置・向きのばらつき、つかみ方、供給の乱れ | 置き方をそろえる、カメラや位置誤差修正装置で吸収する、止まった原因を記録して直す(IDEC の事例) |
| ケーブル・ホースが切れる | ねじれ・曲げの多い引き回し | 中空の手首・アームに通す、耐捻回のケーブルにする(ケーブルが断線する) |
| 教えている途中にぶつけて壊した | ペンダントの操作、干渉の確認不足 | シミュレーターで干渉を先に確かめる、低速で確認する(ティーチング(動きを教える)) |
| 仕様があいまいで、追加の費用がかかった | 要件定義・検収の条件を決めていない | 見積もりの前に仕様と検収の条件を文書にする(失敗を防ぐこと:要件定義・検収条件・現場・人づくり) |
| 入れたのに使われなくなった | 現場の承認がない、品種に対応できない、直せる人がいない | 現場を巻き込み、操作できる人を社内で育てる(失敗を防ぐこと:要件定義・検収条件・現場・人づくり) |
このページの出典(労働安全衛生総合研究所・経済産業省の事例集・日本ロボットシステムインテグレータ協会・ナブテスコ・不二越など)をもとに編集部が整理したものです。経済産業省の平成22年度の事例集に載った外観検査ロボットの開発事例(ナレッジ)は、費用のかかるロボットを入れても、品種に対応できない・使いにくいなどの理由でラインから外されるケースがよくある、と開発の動機に挙げています。
出典:ロボット技術導入事例集(平成22年度 中小企業支援調査委託費)|経済産業省、ロボット導入企業向け講座 第二部(失敗を防ぐために)|日本ロボットシステムインテグレータ協会
事例:公的な資料に載った導入の例
経済産業省の事例集、公設試の資料、企業の公式ページから、効果の数値がわかる事例を集めました。
大型門扉の溶接:2人・7時間を1人・4時間に(応緑)
経済産業省の平成29年度 ロボット導入実証事業の事例集で、応緑は垂直多関節の溶接ロボットを入れ、作業者2人・7時間を1人・4時間にし、生産量を2倍(0.5個→1個)にしました(投資回収 1.5年)。溶接を型に分けて教示データを作る工夫はティーチング(動きを教える)にあります。
ステンレスの溶接:生産量 16個→44個、不良率 10%→1%以下(中野屋ステンレス)
同じ事例集で、中野屋ステンレスは溶接工程で、1人・8時間の生産量を16個から44個にし、不良率を10%から1%以下にしました(投資回収 6.5年)。
メッキの吊り掛け:3人の作業を0.4人分に(福伸電機)
同じ事例集で、福伸電機は3人で行っていた吊り掛け作業を0.4人分にしました(投資回収 3.6年)。ロボットを4台から2台に減らして導入コストを25%下げた内訳は費用の内訳:本体は一部にあります。3件とも、SIer が工程に合わせてシステムを組んでいます。
出典:平成29年度 ロボット導入実証事業 事例紹介ハンドブック(経済産業省)|日本ロボット工業会
箱の積み付け:1時間 1,200ケースから 4,500ケースに(カルビー)
経済産業省の平成22年度の事例集では、カルビーの埼玉倉庫が、機械式パレタイザのトラブルとメンテナンス費用の増加を受けて、複数の製品が混ざって流れるラインに対応できるロボット式パレタイザを入れました(メーカーは不二輸送機械工業、インテグレータは清水建設)。パレタイザの物流量は1時間 1,200ケースから 4,500ケースに増え、手積みは4名減って1名で対応でき、生産ラインの停止時間は5分の1になりました。1時間に最大23品種を積み付け、5年で投資を回収する見込みとしています。
部品の整列:0.5秒/個、費用は計330万円(日本無線)
同じ事例集で、日本無線は、ばらばらに流れてくる SAW フィルタのセラミックパッケージを、画像で認識してトレイに並べる作業に、ファナックのゲンコツ・ロボット1号(M-1iA)を使いました。処理速度は 0.5秒/個(人手では 1秒/個)、費用はロボット 280万円と架台その他 50万円の計 330万円です。教訓として「100点の出来でなくても導入。作業者が新システムに合わせる」ことと、仕事を奪われると考える作業者へのフォローを挙げています。
家電の解体:1台45秒の作業を15秒に、3人を監視1名に(関西リサイクルシステムズ)
同じ事例集で、関西リサイクルシステムズは、ブラウン管に巻かれた鉄製の防爆バンドを外す作業を、6軸の多関節ロボットをもとにしたシステムで自動にしました。1台15秒で処理でき(人が行うと45秒)、3人で行っていた作業は稼働状況の監視役1名になりました。システムの費用は約3,600万円で、費用的にはペイしている(人手で行う場合と同等)とし、機能を盛り込みすぎてかえって活用できないという点も教訓に挙げています。
組立のセル:チョコ停の原因を分析して改良(IDEC)
同じ事例集で、IDEC は自社の滝野事業所に、垂直多関節(三菱電機製)と水平多関節(セイコーエプソン製)のロボットを使う組立のセルを作り、画像処理でティーチング時間を短くし、チョコ停から自動で復帰して稼働率を上げたとしています。導入後に作業工程やティーチングの所要時間、チョコ停の発生要因を分析してシステムを改良し、製造コストを従来設備の半分以下、1つのセルの組立能力を10〜30人力相当、保守作業者を10セルあたり1〜2人にしたとしています。
出典:ロボット技術導入事例集(平成22年度 中小企業支援調査委託費)|経済産業省
自作のスカラで三次元測定を無人に:117万円(栃木県産業技術センター)
栃木県産業技術センターは、小ロットの生産では専門メーカーを介さず自前で小規模に入れる方法が効果的だとして、センター内に作った三次元測定機での検査工程(仮想の工程)に、自作した水平多関節(スカラ)ロボットと治具を組み合わせた無人の検査工程を作りました。導入コストは117万円(労務費を含まない)で、100万円程度で無人測定ができる自動検査工程を実現したとしています。
出典:ロボットとメカの組合せによる無人検査工程の構築(令和6年度 ロボット導入調査事業)|栃木県産業技術センター
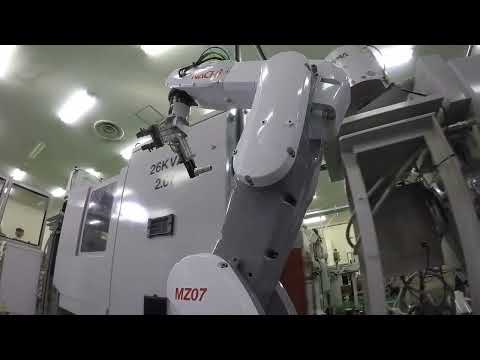
加工機へのワークの出し入れ(ロード・アンロード)の事例は、不二越の公式チャンネルの動画で紹介されています。
出典:NACHI-FUJIKOSHI CORP.(YouTube)
1〜3件目は経済産業省の平成29年度、4〜7件目は平成22年度の事例集、8件目は栃木県産業技術センターの資料です(編集部の整理)。平成22年度の事例は2010年度の資料です。
企業紹介(産業用ロボット技術)
直交・スカラの小型ロボット、スカラから垂直多関節までそろえるメーカー、溶接ロボット、スポット溶接と中可搬のロボット、射出成形品の取出ロボットとパレタイジング、関節の精密減速機、ハンドの交換と力のセンサー、オーダーメイドのロボットシステム(SIer)まで、得意分野の違う会社を紹介します。人のそばで使う協働ロボットの会社は技術ページ「協働ロボット」、搬送ロボットの会社は「AGV・AMR」、組立の専用機の会社は「自動組立機」で紹介しています。掲載は各社の公開情報にもとづきます。
相談する前に整理すること
ロボットのメーカーや SIer に相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です。日本ロボットシステムインテグレータ協会の資料も、ワークの仕様・点数・種類を正確に把握すること、仕様と費用のバランスを確認することを導入側の心得に挙げています)。
- 作業(何を・どこから・どこへ。1回の動きの流れ)
- ワーク(形・寸法・質量・材質・ばらつき・品種の数)
- タクト(1個あたり何秒か、1日の生産数)
- 置き方(前後の工程で、ワークの位置と向きがそろっているか)
- 場所(広さ・天井の高さ・温度・水や粉じん)
- 安全(人がどこで作業するか、柵を置けるか)
- 運用(だれがティーチングと保守をするか、止まったときの対応)
- 費用(予算、何人分・何時間分の作業を置き換えるか、補助金)
出典:ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| 小さな部品の組立・搬送を、スカラや直交で速くしたい | 小型ロボットのメーカー | アイエイアイ・芝浦機械 |
| 溶接を、電源・トーチ・ロボットまでまとめて自動にしたい | 溶接ロボットのメーカー | ダイヘン・不二越 |
| 車体などのスポット溶接、重い部品の搬送 | スポット溶接・中可搬のロボットのメーカー | 不二越 |
| 射出成形品の取り出し、箱の積み付け | 取出ロボット・パレタイザーのメーカー | YUSHIN |
| ロボットや関節の装置を設計していて、減速機を選びたい | 精密減速機のメーカー | ナブテスコ |
| ハンドを自動で替えたい、はめ込み・押し当てで力を見たい | ロボット周辺機器のメーカー | ビー・エル・オートテック |
| どこから自動にするか、工程ごと相談したい | システムインテグレータ(SIer) | 三明機工 |
| 人のそばで柵なしに使いたい・搬送を自動にしたい | — | 技術ページ「協働ロボット」「AGV・AMR」 |
各社の公式サイトの情報をもとに編集部が整理したものです。紹介は、この下にあります。
| 企業 | 垂直 多関節 | スカラ | 直交 | 溶接 | 取り出し・ 積み付け | 減速機・ 周辺機器 | システム 構築(SIer) | 教育・ 研修 |
|---|---|---|---|---|---|---|---|---|
| アイエイアイ直交・スカラの小型ロボット(静岡県) | ● | ● | ||||||
| 芝浦機械スカラ・垂直多関節・直交(静岡県・東京都) | ● | ● | ● | ● | ||||
| ダイヘン溶接・ハンドリングの垂直多関節(大阪府) | ● | ● | ||||||
| 不二越スポット溶接・中可搬の垂直多関節とスカラ(東京都・富山県) | ● | ● | ● | |||||
| YUSHIN射出成形品の取出ロボットとパレタイジング(京都府) | ● | ● | ||||||
| ナブテスコ関節用の精密減速機 RV(東京都) | ● | |||||||
| ビー・エル・オートテックツールチェンジャー・力覚センサー(兵庫県) | ● | |||||||
| 三明機工オーダーメイドのロボットシステム(静岡県) | ● | ● | ● | ● |
●は、各社の公式サイトで扱いを確認できたものです(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
株式会社アイエイアイ|単軸の電動アクチュエーターから直交・スカラまで、小型の産業用ロボットの専業
アイエイアイとは
静岡県静岡市清水区に本社を置く会社です(設立1976年4月、従業員数 1,483名・2026年4月現在)。事業内容は、小型産業用ロボットの開発・設計・製造・販売と、新しい農業技術の開発(エコファーム部)としています。
出典:アイエイアイの製品ラインナップ・製品ページをもとに AI(Claude)で作成
アイエイアイの得意技術
| 技術 | 内容 |
|---|---|
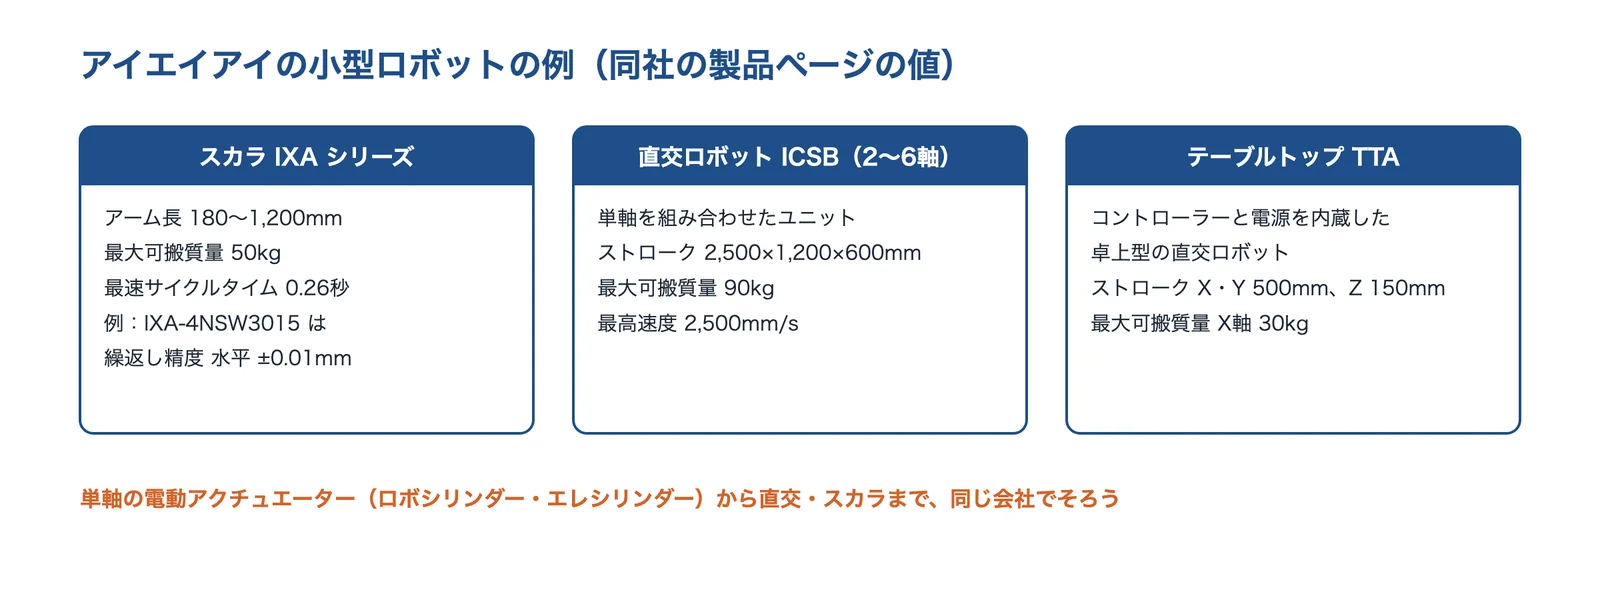
| スカラロボット | IXA シリーズ:アーム長 180〜1,200mm、最大可搬質量 50kg、最速サイクルタイム 0.26秒。例:IXA-4NSW3015 は最大可搬質量 6kg、繰返し精度 水平面内 ±0.01mm |
| 直交ロボット | 単軸アクチュエーターを組み合わせたユニット。ICSB シリーズ(2〜6軸):ストローク 2,500×1,200×600mm、最大可搬質量 90kg |
| 卓上型・単軸 | コントローラーと電源を内蔵した卓上型の直交ロボット TTA。単軸の電動アクチュエーター(ロボシリンダー、24V 駆動のエレシリンダー) |
アイエイアイが解決できる課題
- 小さな部品の組立・搬送を、スカラで速くしたい
- エアシリンダーの動きを、位置を細かく決められる電動に置き換えたい
- 単軸から直交の組み合わせまで、同じ会社でそろえたい
公開されている実績・用途
- 製品ラインナップのページで、スライダー・ロッド・グリッパー・ロータリーなどの単軸、直交・スカラ・卓上型のロボット、クリーン仕様・防塵防滴仕様の製品を紹介している
出典:会社概要|アイエイアイ、製品ラインナップ・仕様|アイエイアイ、スカラロボット IXA-4NSW3015|アイエイアイ
芝浦機械株式会社|スカラ・垂直多関節・直交をそろえ、ロボットスクールで使い方も教える
芝浦機械とは
東京都千代田区と静岡県沼津市に本社を置く機械メーカーです(創業1938年12月、設立1949年3月)。射出成形機・ダイカストマシン・工作機械などとともに、産業用ロボットとして、スカラ・垂直多関節・直交・特殊ロボットを手がけています。
芝浦機械の得意技術
| 技術 | 内容 |
|---|---|
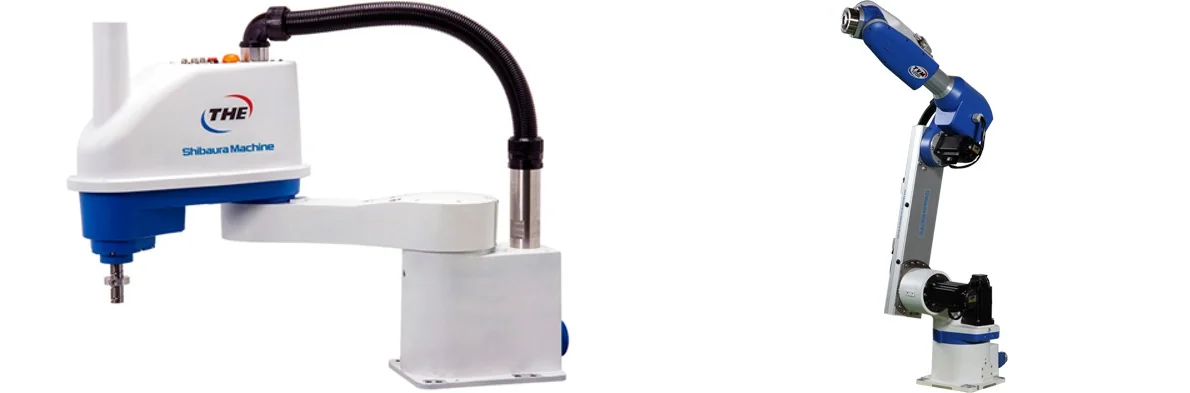
| スカラロボット | THE800・THE1000:アーム長 800mm・1,000mm、最大可搬質量 20kg(定格 5kg)、位置繰返し精度 X-Y ±0.025mm、標準サイクルタイム 0.41秒・0.44秒。電子機器や自動車部品の組立・検査工程に向くとしている |
| 垂直多関節ロボット | TVM900・1200・1500:リーチ 1,142mm・1,432mm・1,726mm、最大可搬質量 20kg・15kg・10kg(定格 5kg)、位置繰返し精度 ±0.05mm |
| 直交ロボットと教育 | 軽荷重・高荷重・小型の直交ロボット。同社のロボットのユーザー向けに、技術教育コース「ロボットスクール」を相模工場(神奈川県座間市)で開いている |
芝浦機械が解決できる課題
- 組立・検査の工程に、精度の高いスカラを入れたい
- 同じメーカーで、スカラ・垂直多関節・直交を使い分けたい
- ロボットを入れたあと、社内で操作できる人を育てたい
公開されている実績・用途
- 適用事例のページで、スカラは医療機器メーカー・電子メーカー・自動車部品メーカー、直交は家電業界・半導体業界、垂直多関節は機械加工業・電子メーカーでの適用事例を紹介している
出典:会社概況|芝浦機械、産業用ロボット 製品ラインナップ|芝浦機械、スカラロボット THE800・THE1000|芝浦機械、垂直多関節ロボット TVM シリーズ|芝浦機械、産業用ロボット 適用事例|芝浦機械、ロボットスクール|芝浦機械
株式会社ダイヘン|溶接電源と溶接ロボットを同じ会社で。長いリーチと高可搬のハンドリングロボットも
ダイヘンとは
大阪市淀川区に本社を置く会社です(設立1919年12月)。ロボットサイトでは、アーク溶接・スポット溶接・レーザ溶接・プラズマ切断・ハンドリング・ウエハ搬送などの作業向けに、ロボット・制御装置、溶接電源、溶接トーチ、周辺治具装置、センサーを紹介しています。
出典:ダイヘンロボットサイトの製品ページ・新着情報をもとに AI(Claude)で作成
ダイヘンの得意技術
| 技術 | 内容 |
|---|---|
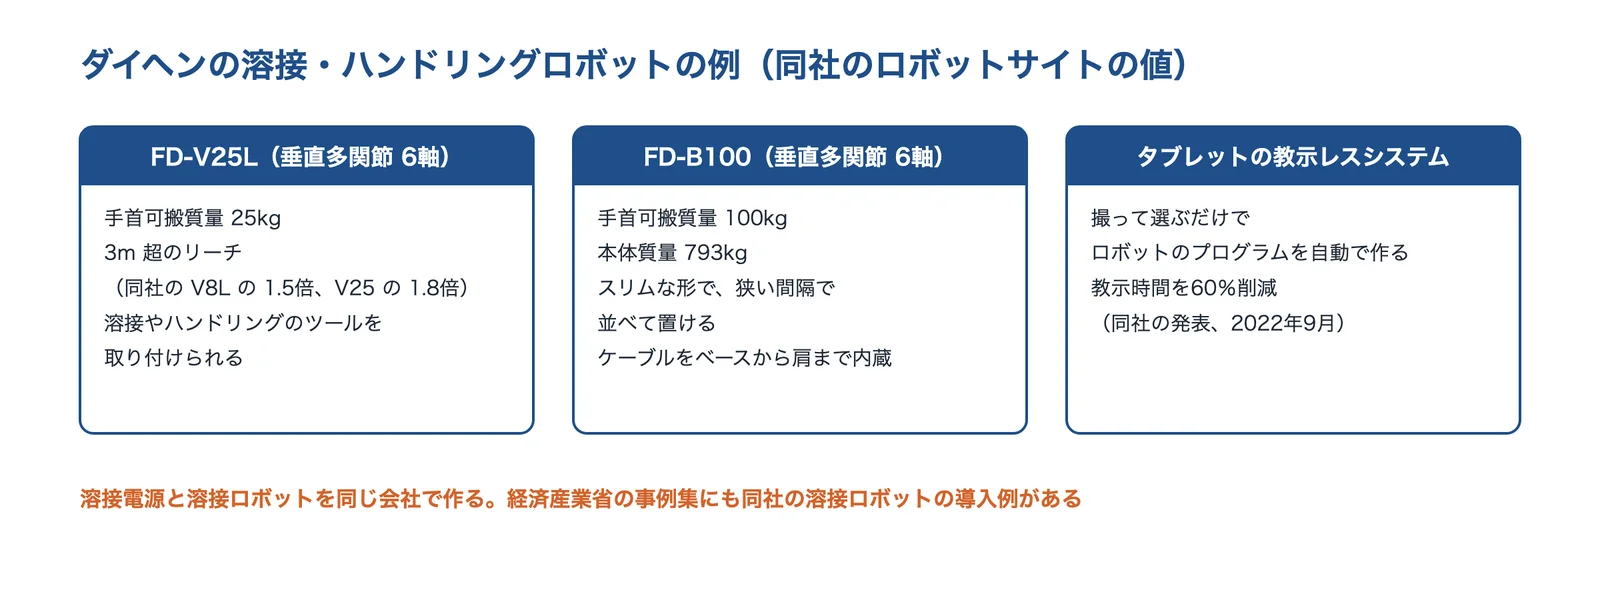
| 長いリーチ | FD-V25L:垂直多関節 6軸、手首可搬質量 25kg、3m 超のリーチ(同社の V8L の 1.5倍、V25 の 1.8倍)。スライダなしで広い範囲の作業ができるとしている |
| 高可搬のハンドリング | FD-B100:垂直多関節 6軸、手首可搬質量 100kg、本体質量 793kg。スリムな形で狭い間隔で並べて置け、ケーブルをベースから肩まで内蔵 |
| 教示レス | 撮って選ぶだけでロボットのプログラムを自動で作る「タブレットによる教示レスシステム」。教示時間を60%削減するとしている(2022年9月の発表) |
ダイヘンが解決できる課題
- 溶接を、電源・トーチ・ロボットまでまとめて自動にしたい
- 大きなワークを、スライダなしでロボット1台で溶接・搬送したい
- 多品種の溶接で、教える時間を減らしたい
公開されている実績・用途
- 経済産業省の平成29年度 ロボット導入実証事業の事例集で、応緑(大型門扉の溶接、SIer 高丸工業)が同社の垂直多関節ロボット FD-B4L を使い、作業者を2人から1人に、生産量を2倍にした例が紹介されている
出典:会社概要|ダイヘン、ダイヘンロボットサイト(トップ・新着情報)|ダイヘン、FD-V25L|ダイヘンロボットサイト、FD-B100|ダイヘンロボットサイト、平成29年度 ロボット導入実証事業 事例紹介ハンドブック(経済産業省)|日本ロボット工業会
株式会社不二越(NACHI)|スポット溶接と中可搬の垂直多関節、ケーブルを内側に通す中空の手首・アーム
不二越とは
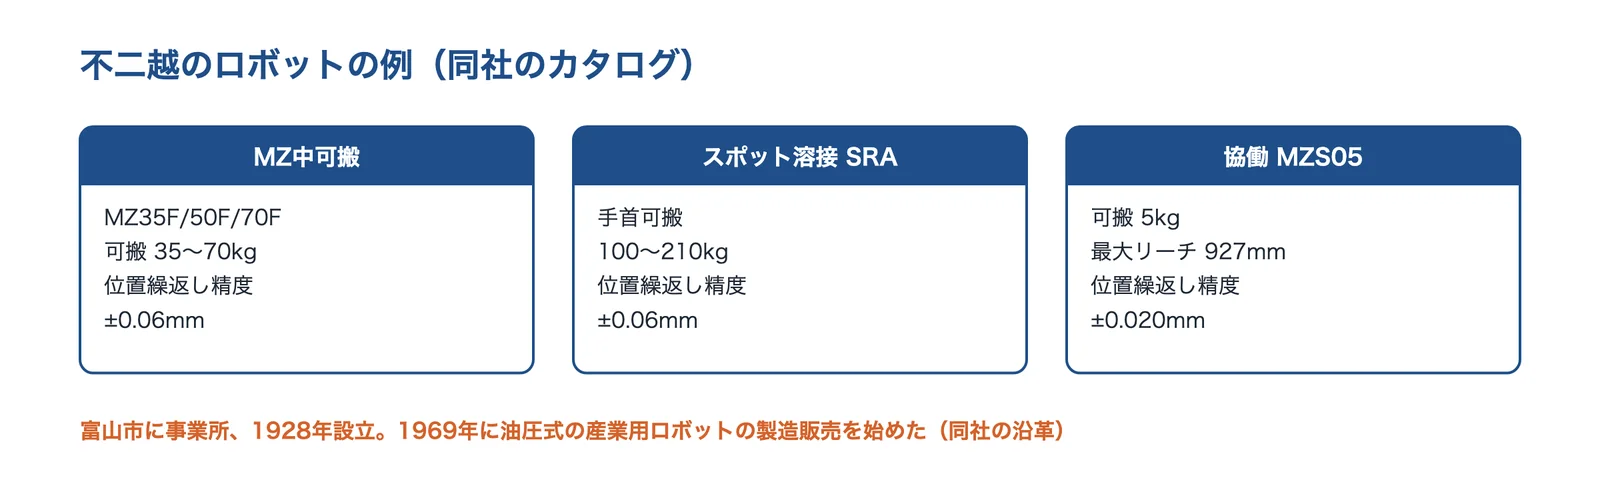
東京都港区に本社、富山市に富山事業所を置く会社です(設立1928年12月)。機械工具・ロボット・機能部品(ベアリング・油圧機器など)・マテリアル(特殊鋼)の4つの事業を持ち、沿革によると1969年に油圧式の産業用ロボットの製造販売を始めました。ロボットでは、ハンドリング・パレタイジング・スポット溶接・シーム溶接・重量物搬送などの機種を扱っています。
出典:不二越の会社概要・製品カタログをもとに AI(Claude)で作成
不二越の得意技術
| 技術 | 内容 |
|---|---|
| 中可搬の垂直多関節 | MZ35F・MZ50F・MZ70F:手首可搬 35・50・70kg、位置繰返し精度 ±0.06mm、最大リーチ 2,102mm(MZ50LF は 2,502mm)。中空の手首にハンドの配線を通し、周辺設備との干渉を避ける。従来機より本体重量 5%減・設置面積 23%減としている |
| スポット溶接ロボット | SRA シリーズ:手首可搬 100〜210kg(120kg 可搬の超ロングアームもある)、位置繰返し精度 ±0.06mm、最大リーチ 2,654〜3,099mm(機種による)。中空アームの SRA133H・166H・210H は、艤装ケーブル・ホースの挙動を安定させて周辺装置との干渉を避けるとしている |
| 協働ロボット | MZS05:可搬 5kg、最大リーチ 927mm、位置繰返し精度 ±0.020mm。人を感知してぶつかる前に止まり、自動で作業を再開するとしている(協働ロボットは技術ページ「協働ロボット」) |
不二越が解決できる課題
- スポット溶接のラインで、サイクルタイムを短くしたい
- ハンドのケーブル・ホースがロボットに絡んで、干渉や断線が起きる
- 35〜70kg のワークを、加工機に出し入れ(マシンローディング)したい
公開されている実績・用途
- ロボットの導入事例の動画のページで、スポット溶接・シーム溶接・マテリアルハンドリング・ロード・アンロード・プレス間搬送・一般組立・段ボールパレタイジング・ねじ締め・シーリングの事例を紹介している
出典:会社概要・沿革|不二越、ロボット 製品一覧|不二越、MZ中可搬ロボット MZ35F/50F/70F/50LF|不二越、高速スポット溶接ロボット SRA シリーズ|不二越、SRA シリーズ 中空アーム(SRA133H/166H/210H)|不二越、新型協働ロボット MZS05|不二越、ロボット 導入事例(動画)|不二越
YUSHIN株式会社|射出成形品の取出ロボットと、直交型のパレタイジングロボット
YUSHINとは
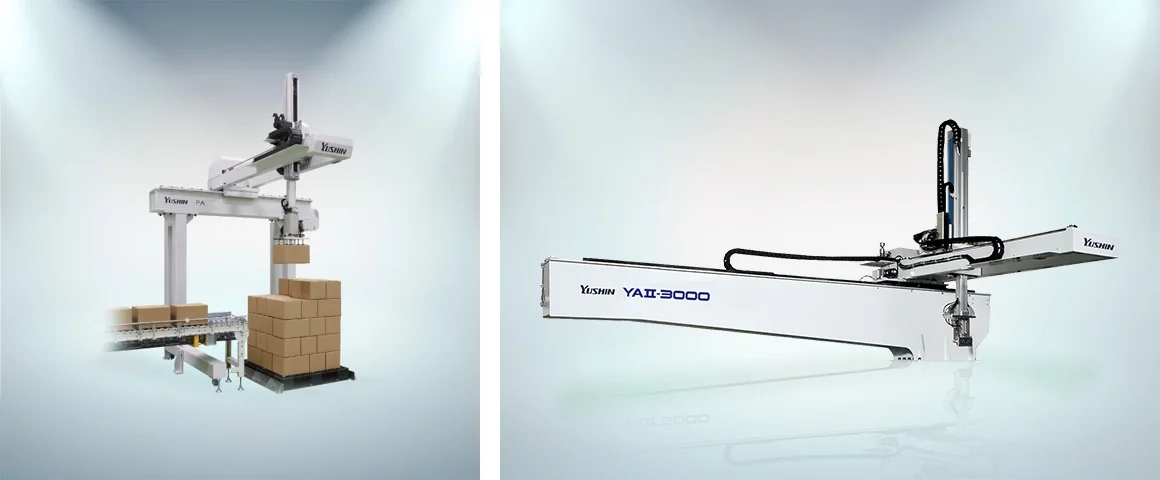
京都市南区に本社を置く会社です(設立1973年10月、社員数 803名・2026年3月末現在)。事業内容を「産業用直交型ロボットを中心に工場自動化に関連する装置・システムの開発、製造、販売」とし、主要商品にプラスチック射出成形品の取出ロボットを挙げています。
YUSHINの得意技術
| 技術 | 内容 |
|---|---|
| 取出ロボット | 射出成形機から成形品・ランナを取り出す直交型のロボット。横型・竪型の成形機向け、超高速のサイドエントリータイプ、後工程まで行うダブルウイングタイプなど |
| パレタイジングロボット | PA シリーズ:20kg 可搬の PA-20、40kg の PA-40、50kg の PA-50LC。X 軸は最大10m まで延ばせ、床置きのコントローラーがいらない。同等の多関節ロボットと比べて消費電力を1/2以下にした(PA-20・PA-40 の場合、同社の比較) |
| 周辺の自動化 | アタッチメントヘッド(ハンド)、ストッカ・コンベア、ゲートカット、インサートワークの供給などの自動化機器 |
YUSHINが解決できる課題
- 射出成形品の取り出しと、後工程までを自動にしたい
- 狭い場所で、段ボールや袋の積み付けを自動にしたい
- プログラムの知識がなくても、品種の登録や操作をしたい
公開されている実績・用途
- パレタイジングの導入事例として、ニッセイ、パナソニック エナジー、れんこん三兄弟を紹介している
- よくある質問で、導入までの期間は標準的なケースで約6か月としている。中小企業省力化投資補助金の対象製品として登録されているとしている
出典:企業概要|YUSHIN、取出ロボット 商品情報|YUSHIN、パレタイジングロボット PA シリーズ|YUSHIN
ナブテスコ株式会社|ロボットの関節を支える精密減速機 RV
ナブテスコとは
東京都千代田区に本社を置く会社です(設立2003年9月29日)。精密減速機の事業は精機カンパニーが担い、産業用ロボットの関節に使われる精密減速機 RV を手がけています。精密減速機は、産業用ロボットのほか、さまざまな分野で使われているとしています。
出典:ナブテスコの公式ページをもとに AI(Claude)で作成
ナブテスコの得意技術
| 技術 | 内容 |
|---|---|
| 精密減速機 RV(コンポーネントタイプ) | コンパクト・軽量ながら剛性に優れ、過負荷に強い。加速性能が高く、バックラッシュが小さく正確な位置決め精度が得られるとしている |
| ギアヘッドタイプ | 精密減速機 RV をもとに、サーボモーターと簡単に取り付けられるようにしたタイプ |
| 製品の歩み | 1985年にプラノセントリック方式で精密化。1988年に外部荷重を支える主軸受を組み込んだ RV-A、1992年にロボット本体を支える大容量主軸受を内蔵した中空の RV-C |
ナブテスコが解決できる課題
- ロボットや関節の装置の、位置決めの精度と揺れを抑えたい
- 教示中の衝突など、衝撃で減速機が壊れるのが心配
- 関節の中心にケーブルを通したい(中空の減速機)
公開されている実績・用途
- 中大型産業用ロボットの関節用途精密減速機で、世界シェアはおよそ60%(同社推計)としている
- 累計 1,200万台(2023年4月時点)の出荷を達成したとしている
出典:会社概要|ナブテスコ、産業用ロボット向け精密減速機|ナブテスコ、精密減速機RV の歴史|ナブテスコ 精機カンパニー
ビー・エル・オートテック株式会社|ハンドの自動交換、はめ込みのずれの吸収、力のセンサー
ビー・エル・オートテックとは
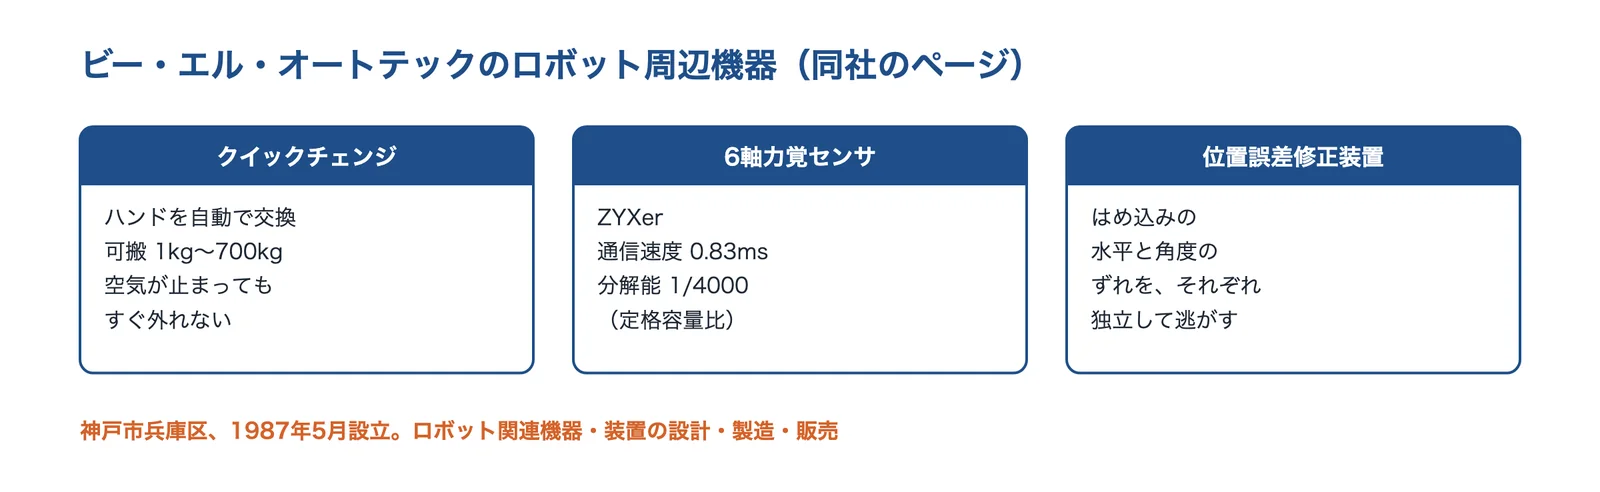
神戸市兵庫区に本社を置く会社です(設立1987年5月15日、株主はバンドー化学 100%)。事業概要は「産業用自動化機械、ロボット関連機器・装置等の設計・製造・販売」で、ロボットのツールチェンジャー(クイックチェンジ)、ロータリジョイント、位置誤差修正装置、6軸力覚センサ、バリ取り工具などを扱っています。
出典:ビー・エル・オートテックの公式ページをもとに AI(Claude)で作成
ビー・エル・オートテックの得意技術
| 技術 | 内容 |
|---|---|
| クイックチェンジ | ロボットの手先のツールを自動で付け替える。可搬重量 1kg〜700kg の機種がある。空気圧が止まってもツール・プレートがすぐには分離しないメカニカルなフェールセーフ機構、100万回使ってもガタが出ない位置再現精度、通常運転で加速度 2G・非常停止で 5G を想定した剛性としている |
| 6軸力覚センサ ZYXer | 通信速度 0.83msec.、分解能 1/4000(定格容量比)、非直線性 ±2.0% |
| 位置誤差修正装置 | はめ合いの部品どうしの水平方向の誤差と角度方向の誤差を、それぞれ独自に、連成させずに修正する機構(米国の Draper 研究所で開発された機構と説明) |
ビー・エル・オートテックが解決できる課題
- 多品種のワークを1台のロボットで扱うため、ハンドを自動で替えたい
- 軸を穴に入れるはめ込みで、少しのずれでこじって止まる
- 押し当て・バリ取りなど、力を見ながらの作業を自動にしたい
公開されている実績・用途
- FANUC CRX シリーズにじかに取り付けられるクイックチェンジを出しており、ファナックの協働ロボットのプラグイン対応周辺機器サイトの掲載製品としている
出典:会社概要|ビー・エル・オートテック、ビー・エル・オートテック(トップページ)、クイックチェンジ(ロボット用ツールチェンジャー)|ビー・エル・オートテック、6軸力覚センサ ZYXer|ビー・エル・オートテック、位置誤差修正装置|ビー・エル・オートテック、FANUC CRX シリーズ用 クイックチェンジ|ビー・エル・オートテック
三明機工株式会社|仮想空間で先に確かめる、オーダーメイドのロボットシステム
三明機工とは
静岡県静岡市清水区に本社・工場を置く、産業用ロボット・自動化システムのシステムインテグレーターです(設立1947年4月、従業員数100名)。国内外のロボットメーカーと組み、ロボットシステム・FA システム、ダイカストマシン周辺の自動化、鋳造プラント、液晶ラインの自動化などを手がけています。
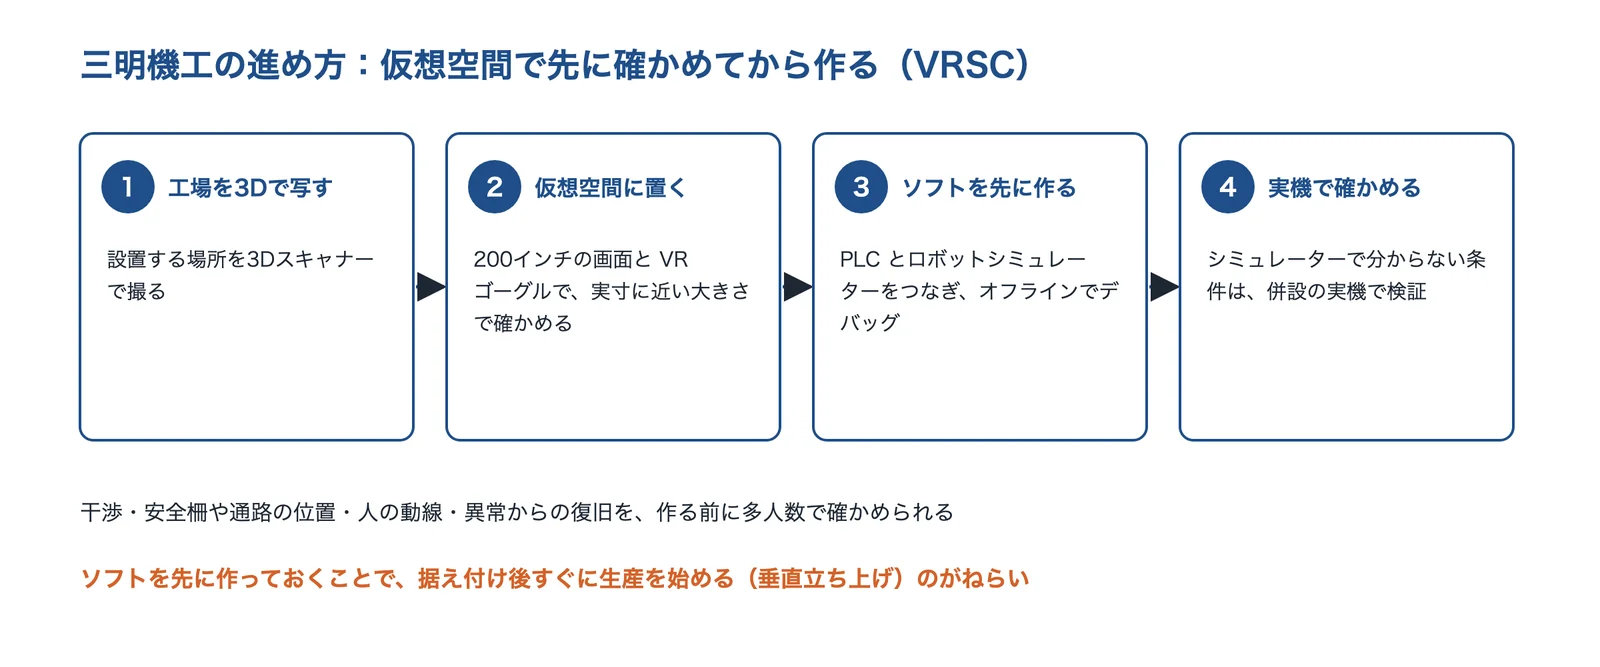
出典:三明機工の VRSC のページをもとに AI(Claude)で作成
三明機工の得意技術
| 技術 | 内容 |
|---|---|
| オーダーメイドの自動化 | 自動車・食品包装・住宅設備・鉄道などの業界に向けて、製造ラインを自動化する装置を完全オーダーメイドで提案するとしている。事例の分野に、アーク溶接・プレス間搬送・パレタイジング・バリ取り・研磨・箱詰めなど |
| VRSC | 工場を3Dスキャナーで撮り、200インチの大型モニターと VR ゴーグルで、装置の動きと大きさを実寸に近い形で確かめる施設。PLC とロボットシミュレーターをつないで、オフラインでデバッグする |
| デジタルトレーナー | 産業用ロボットや FA システムの操作・プログラミングを、実機なしで学べるトレーニングシステム |
三明機工が解決できる課題
- ロボットを入れたことがなく、どこから自動にするか相談したい
- 置く前に、干渉・安全柵の位置・人の動線を確かめたい
- ロボットのティーチングを教える人を、実機なしで育てたい
公開されている実績・用途
- 導入事例:パック製品の検品・箱組立・箱詰めで、1分間に80個の生産スピードと製品の向きをそろえた箱詰めを、ロボットと画像処理で両立した
- ロボット導入の実現可能性調査(FS)として、業務分析・ロボットシステムの検討・費用対効果の算出を手伝うとしている
出典:会社概要|三明機工、三明機工(トップページ)|三明機工、自動化ロボットシステム(FA)|三明機工、VRSC(バーチャルロボットソリューションセンター)|三明機工、デジタルトレーナー|三明機工
よくある質問
しくみと選び方
- 産業用ロボットとは何ですか?
- 3軸以上がプログラムで動き、自動で制御され、教え直せば別の作業にも使える多用途の腕です(ISO 10218-1 の定義)。ハンドや周りの装置を加えたものを「産業用ロボットシステム」と呼びます(産業用ロボットの基本:しくみと歴史)。
- 産業用ロボットにはどんな種類がありますか?
- 代表は垂直多関節・水平多関節(スカラ)・直交(直角座標)・パラレルリンクの4つで、IFR は円筒座標・極座標も分類に入れています(種類と選び方:機構で選ぶ)。
- 垂直多関節とスカラはどう選びますか?
- 回り込む動きや姿勢を変える作業なら垂直多関節、水平な面での速い組立・搬送ならスカラが候補です。ハンドを含む重さ・届く範囲・置く場所で絞ります(選ぶ軸:重さ・届く範囲・置く場所)。
- 位置繰返し精度と絶対精度の違いは?
- 繰返し精度は同じ位置へ戻るばらつき、絶対精度は狙った位置とのずれです。カタログの値は繰返し精度で、絶対精度は校正で上げます(位置繰返し精度は「ばらつき」・位置の精度は、校正で上げられる)。
- ロボットの関節には何が入っていますか?
- サーボモーター、角度を測るエンコーダ、回転を落として力を大きくする減速機です。精密減速機には RV や波動歯車装置があります(しくみの中身:関節のモーター・減速機・エンコーダ)。
- 協働ロボットとの違いは?
- 産業用ロボットは、接触の危険があれば柵や囲いで人と分けて使うのが基本です。協働ロボットは条件を満たして柵なしで人のそばで使います。詳しくは技術ページ「協働ロボット」へ(協働ロボットとの違い)。
安全・費用・導入
- 安全柵は必ず要りますか?
- 労働安全衛生規則で、定格出力 80W を超える産業用ロボットに接触して危険が生じるおそれがあるときは、柵や囲いなどの措置が必要です。協働作業ができる条件は2013年の通達で示されています(安全のルール・規格と労働災害)。
- 特別教育は何時間ですか?
- 教示等は10時間(学科7時間+実技3時間)、検査等は13時間(学科9時間+実技4時間)です(特別教育)。
- 導入費用はいくらかかりますか?
- 本体だけなら100万円台からという資料もありますが、ハンド・周辺装置・据付・調整・安全の費用がかかります。事例では計330万円から数千万円まで幅があります。省力化投資補助金(カタログ注文型)も確かめます(費用の内訳:本体は一部・事例:公的な資料に載った導入の例)。
- 導入でよくある失敗は?
- 止まったロボットに近づいて挟まれる、チョコ停、ケーブルの断線、仕様があいまいで追加費用、使われなくなる、などです(よくある失敗と、導入の事例)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの使い方 | 課題ページ |
|---|---|---|
| ロボットの立ち上げ・ティーチングの手間を減らしたい | パソコンのシミュレーションで動きを作り、現場の教示を減らす(ティーチング(動きを教える)) | オフラインティーチング |
| ばら積みの部品をロボットでピッキングしたい | 3D ビジョンで位置と向きを認識して、ロボットでつかむ(使う場面と、使われている台数) | 3D ビジョン+位置姿勢の認識 |
| 段ボールや袋の荷積み(パレタイズ)を自動化したい | 直交型や多関節のロボットと専用のハンドで積み付ける(カルビーの事例) | ロボットパレタイザーと専用ハンド |
| バリを出さない・バリ取りを減らしたい | ロボットに工具を持たせ、力を見ながらバリ取りする(ビー・エル・オートテック株式会社) | バリ取りの自動化 |
| 柔らかいものをつかみたい | 柔らかい指や吸着のハンドで、傷を付けずにつかむ(向いている条件と、苦手なこと) | ソフトグリッパー |
| エアシリンダーを電動に置き換えたい | 単軸の電動アクチュエーターや直交ロボットに置き換える(株式会社アイエイアイ) | 電動スライダー |
| ロボットの関節を小さく軽くしたい | 減速機・モーター・エンコーダの組み合わせを見直す(しくみの中身:関節のモーター・減速機・エンコーダ) | 関節の減速機とモーター |
| 生産ラインをデジタルツインで事前に検証したい | ロボットシミュレーターで、置く前に動きと干渉を確かめる(三明機工株式会社) | ロボットシミュレーター |
| ケーブルが断線する | ロボットの動きに合う、ねじれに強いケーブルと配線にする(よくある失敗と、導入の事例) | 耐捻回のロボットケーブル |
右の列は、関係する課題ページ(対策の節)へのリンクです。
関連する技術・基礎知識
- 協働ロボット
- AGV・AMR
- 自動組立機
- PID制御・モーション制御
- 外観検査装置
- 画像認識AI
- 予知保全
- デジタルツイン
- IoT
- 溶接(アーク・レーザー・スポット)
- CAE(構造解析・熱流体解析)
- ロボット・自動化
- 減速機・歯車(製品)
- モーター(製品)
- ティーチングの手間を減らしたい
- ばら積みの部品をピッキングしたい
- 荷積み(パレタイズ)を自動化したい
- ロボットの関節を小さく軽くしたい
- ロボットハンドに触覚を持たせたい
- トルク(技術の基礎知識)
- 慣性モーメント(技術の基礎知識)
- PID制御(技術の基礎知識)
- 技術の基礎知識
出典・確認日
- Industrial Robots(Definition and classification)|IFR 国際ロボット連盟
- 機能安全活用実践マニュアル ロボットシステム編(平成30年3月、厚生労働省委託)|中央労働災害防止協会
- ロボット導入企業向け講座 第三部 ロボットシステムの基礎を知る|日本ロボットシステムインテグレータ協会
- History of Industrial Robots|IFR 国際ロボット連盟
- 会社概要・沿革|不二越
- 小平紀生「産業用ロボットシステムにおける安全技術の動向」システム/制御/情報 Vol.64 No.11(2020)|J-STAGE
- ロボットの種類|日本ロボット工業会
- 垂直多関節ロボット TVM シリーズ|芝浦機械
- MZ中可搬ロボット MZ35F/50F/70F/50LF|不二越
- FD-V25L|ダイヘンロボットサイト
- スカラロボット THE800・THE1000|芝浦機械
- 製品ラインナップ・仕様|アイエイアイ
- パレタイジングロボット PA シリーズ|YUSHIN
- 精密減速機RV の歴史|ナブテスコ 精機カンパニー
- 産業用ロボット向け精密減速機|ナブテスコ
- ハーモニックドライブ®の原理と特長|ハーモニック・ドライブ・システムズ
- マニピュレータ、ロボット統計 受注・生産・出荷(用途別)実績 2025年7-9月期|日本ロボット工業会
- Global Robot Demand in Factories Doubles Over 10 Years(World Robotics 2025)|IFR
- Robot Density Surges in Europe, Asia and Americas|IFR
- 2025年度 事業報告書|日本ロボット工業会
- 機械工学事典「繰返し精度」|日本機械学会
- スカラロボット IXA-4NSW3015|アイエイアイ
- Van Wyk, Falco, Cheok「Efficiently Improving and Quantifying Robot Accuracy In Situ」(米国 NIST ほか、2019年)|arXiv
- 産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(H25.12)|厚生労働省
- ロボット導入企業向け講座 第四部 安全と保守、事例紹介|日本ロボットシステムインテグレータ協会
- 産業用ロボットの安全規格について(主に安全性能)(労働安全衛生総合研究所、2015年12月)|厚生労働省
- More safety for humans and machines(ISO 10218:2025 の解説、2025年9月8日)|SICK
- 芳司俊郎ほか「産業用ロボットによる労働災害の分析とアンケート結果に基づく規則改正の提言」労働安全衛生研究 Vol.5 No.1(2012)|J-STAGE
- ロボット導入企業向け講座 第二部(失敗を防ぐために)|日本ロボットシステムインテグレータ協会
- 平成29年度 ロボット導入実証事業 事例紹介ハンドブック(経済産業省)|日本ロボット工業会
- カタログ注文型 補助率等|中小企業省力化投資補助金(中小企業基盤整備機構)
- ロボット技術導入事例集(平成22年度 中小企業支援調査委託費)|経済産業省
- ロボットとメカの組合せによる無人検査工程の構築(令和6年度 ロボット導入調査事業)|栃木県産業技術センター
- 会社概要|アイエイアイ
- 会社概況|芝浦機械
- 産業用ロボット 製品ラインナップ|芝浦機械
- 産業用ロボット 適用事例|芝浦機械
- ロボットスクール|芝浦機械
- 会社概要|ダイヘン
- ダイヘンロボットサイト(トップ・新着情報)|ダイヘン
- FD-B100|ダイヘンロボットサイト
- ロボット 製品一覧|不二越
- 高速スポット溶接ロボット SRA シリーズ|不二越
- SRA シリーズ 中空アーム(SRA133H/166H/210H)|不二越
- 新型協働ロボット MZS05|不二越
- ロボット 導入事例(動画)|不二越
- 企業概要|YUSHIN
- 取出ロボット 商品情報|YUSHIN
- 会社概要|ナブテスコ
- 会社概要|ビー・エル・オートテック
- ビー・エル・オートテック(トップページ)
- クイックチェンジ(ロボット用ツールチェンジャー)|ビー・エル・オートテック
- 6軸力覚センサ ZYXer|ビー・エル・オートテック
- 位置誤差修正装置|ビー・エル・オートテック
- FANUC CRX シリーズ用 クイックチェンジ|ビー・エル・オートテック
- 会社概要|三明機工
- 三明機工(トップページ)|三明機工
- 自動化ロボットシステム(FA)|三明機工
- VRSC(バーチャルロボットソリューションセンター)|三明機工
- デジタルトレーナー|三明機工
※製品名・会社名・サービス名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社・各機関の文章・図は転載していません(写真は出典を明記して使っています)。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日(2026年10月21日に公開したページを、2026年10月22日に総まとめの形に作り直しました) 本ページの内容は一般的な情報です。仕様・費用・効果は、機種・作業・置き場所・条件により異なります。安全のルールは法令と最新の通達・規格、仕様と補助金の条件は各社・各機関の最新の資料で確かめてください。








