
新しい生産ラインを作るときや、今のラインを変えるとき、据え付けてから「ロボットが届かない」「設備どうしがぶつかる」「思ったほど作れない」「制御のプログラムが現地で動かない」とわかり、手戻りと立ち上げの遅れが起きることがあります。設備を作ってから現場で直す方法では、問題が見つかるのが最後の工程になるためです。
この記事では、今の方法(実機で立ち上げてから直す)の課題を確かめ、デジタルの空間で事前に確かめる5つの候補(点群、生産シミュレーション、ロボットシミュレーター、バーチャルコミッショニング、稼働データとつなぐデジタルツイン)を、公的な資料と各社の事例で比べます。目的ごとの選び方、タクトとボトルネックの計算例、採り入れるときの注意と、相談できる企業を紹介します。
今の方法(実機で立ち上げてから直す)の課題
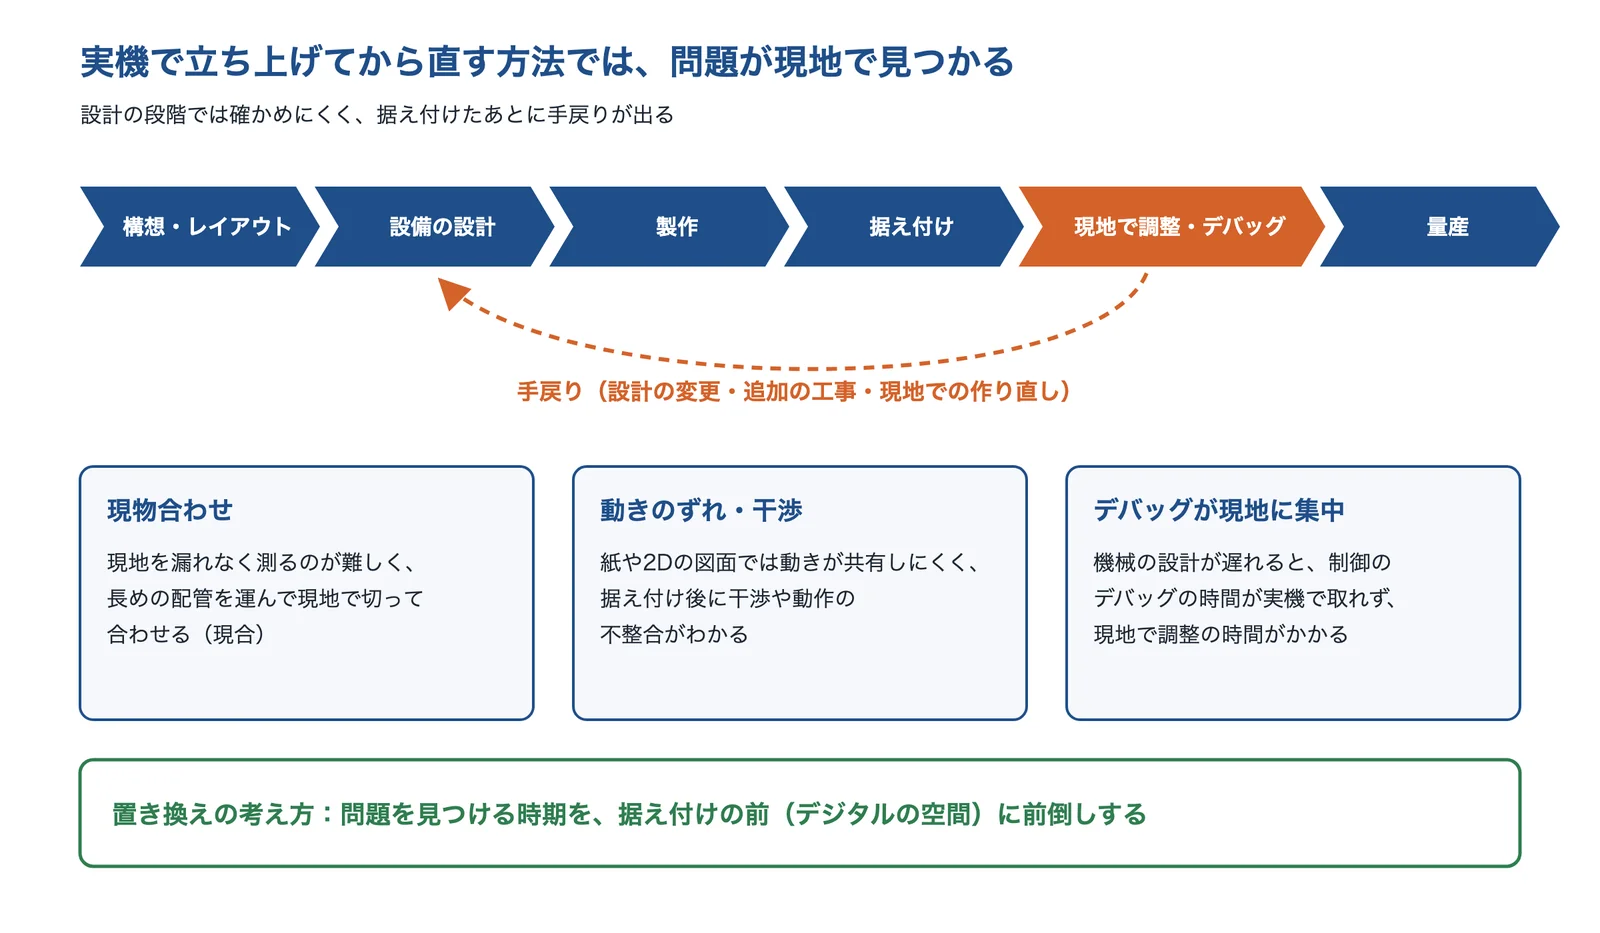
設備を設計し、作り、据え付けてから、現地で調整とデバッグをする方法では、問題が見つかるのが据え付けのあとになります。見つかった問題は、設計の変更・追加の工事・現地での作り直しとして前の工程に戻ります。
出典:三菱電機技報 2016年12月号・ラティス・テクノロジー「XDS」・三菱電機「MELSOFT Gemini 導入事例」をもとに AI(Claude)で作成
現物合わせと、動きのずれ
今ある工場に設備や配管を足すときは、現地を漏れなく測るのが難しく、長めの配管を運び込んで現地で切って合わせる「現物合わせ(現合)」をしてきた例があります(三菱電機の技報)。ラティス・テクノロジーは、紙や2Dの図面中心の設計・検証では設備や人の動きを共有しにくく、据え付けたあとに干渉や動作の不整合がわかることが課題だったとしています。
制御のデバッグが現地に集中する
制御の設計は機械の設計のあとになるため、機械の設計が遅れると、実機を使ったデバッグの時間が十分に取れず、現地で多くの調整の時間がかかっていた例があります(三菱電機の導入事例)。日本機械学会の論文でも、実際の設備でしか動きを確かめられないと手戻りが起きうると指摘しています(森、2016年)。
出典:3D測量データを活用した現地据付工事改善(三菱電機技報 2016年12月号)|三菱電機、XVL動的シミュレーション(XDS)|ラティス・テクノロジー、MELSOFT Gemini 導入事例|三菱電機、フィジカル・システムと連動した生産設備シミュレーション(日本機械学会論文集 Vol.82 No.835、2016年)|J-STAGE
デジタルツインとは
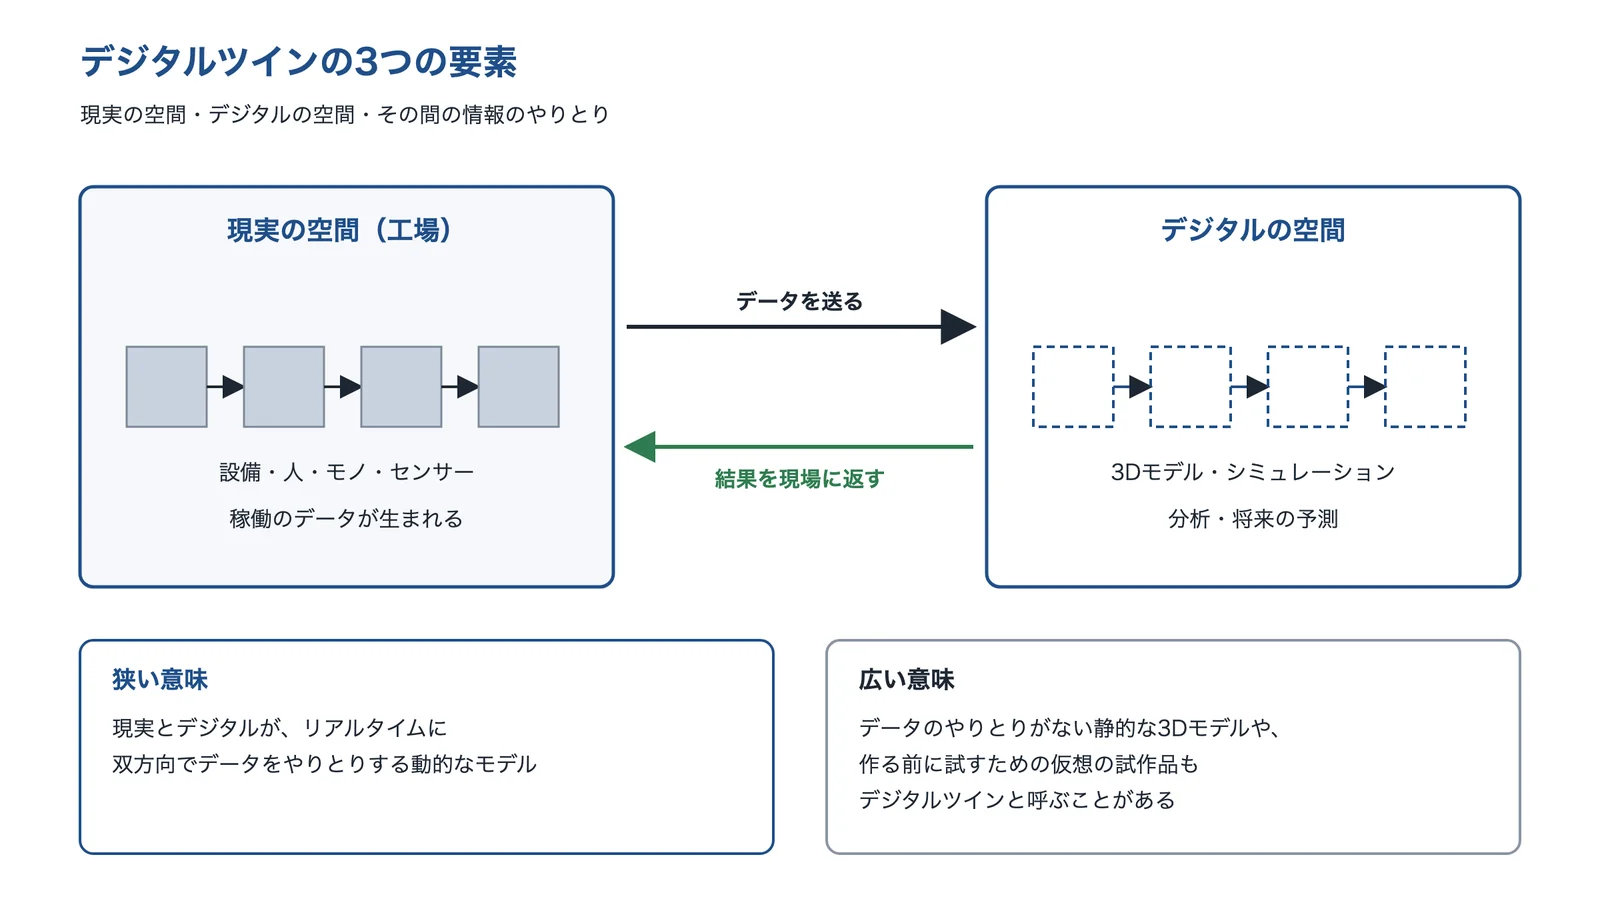
総務省の情報通信白書は、デジタルツインを、現実の世界から集めたデータをもとにデジタルの仮想空間に双子(ツイン)を作り、さまざまなシミュレーションを行う技術と説明しています。物で試験をしたり試作品を作ったりするのに比べ、仮想の空間で簡単にシミュレーションできるので、物での検証の時間を大きく減らせるとしています。
出典:総務省「デジタルツインの現状に関する調査研究」・IPA「全体最適へ向かうデジタルツイン」をもとに AI(Claude)で作成
狭い意味と広い意味
総務省の報告書は、デジタルツインを、現実の空間・デジタルの空間・両者の情報のやりとりの3つの要素でできているとし、狭い意味ではリアルタイムで双方向にやりとりする動的なモデル、広い意味ではやりとりのない静的な3Dモデルもデジタルツインと呼ぶ場合があるとしています。IPA も、実物を作る前にテストやシミュレーションをするために作る仮想の試作品やモデルも、デジタルツインと呼ぶ場合が多いとしています。この記事では、作る前に確かめる方法(広い意味)と、動かしながらつなぐ方法(狭い意味)の両方を候補にします。
出典:令和5年版 情報通信白書|総務省、デジタルツインの現状に関する調査研究 報告書(令和3年3月)|総務省、全体最適へ向かうデジタルツイン|IPA
置き換え先の候補
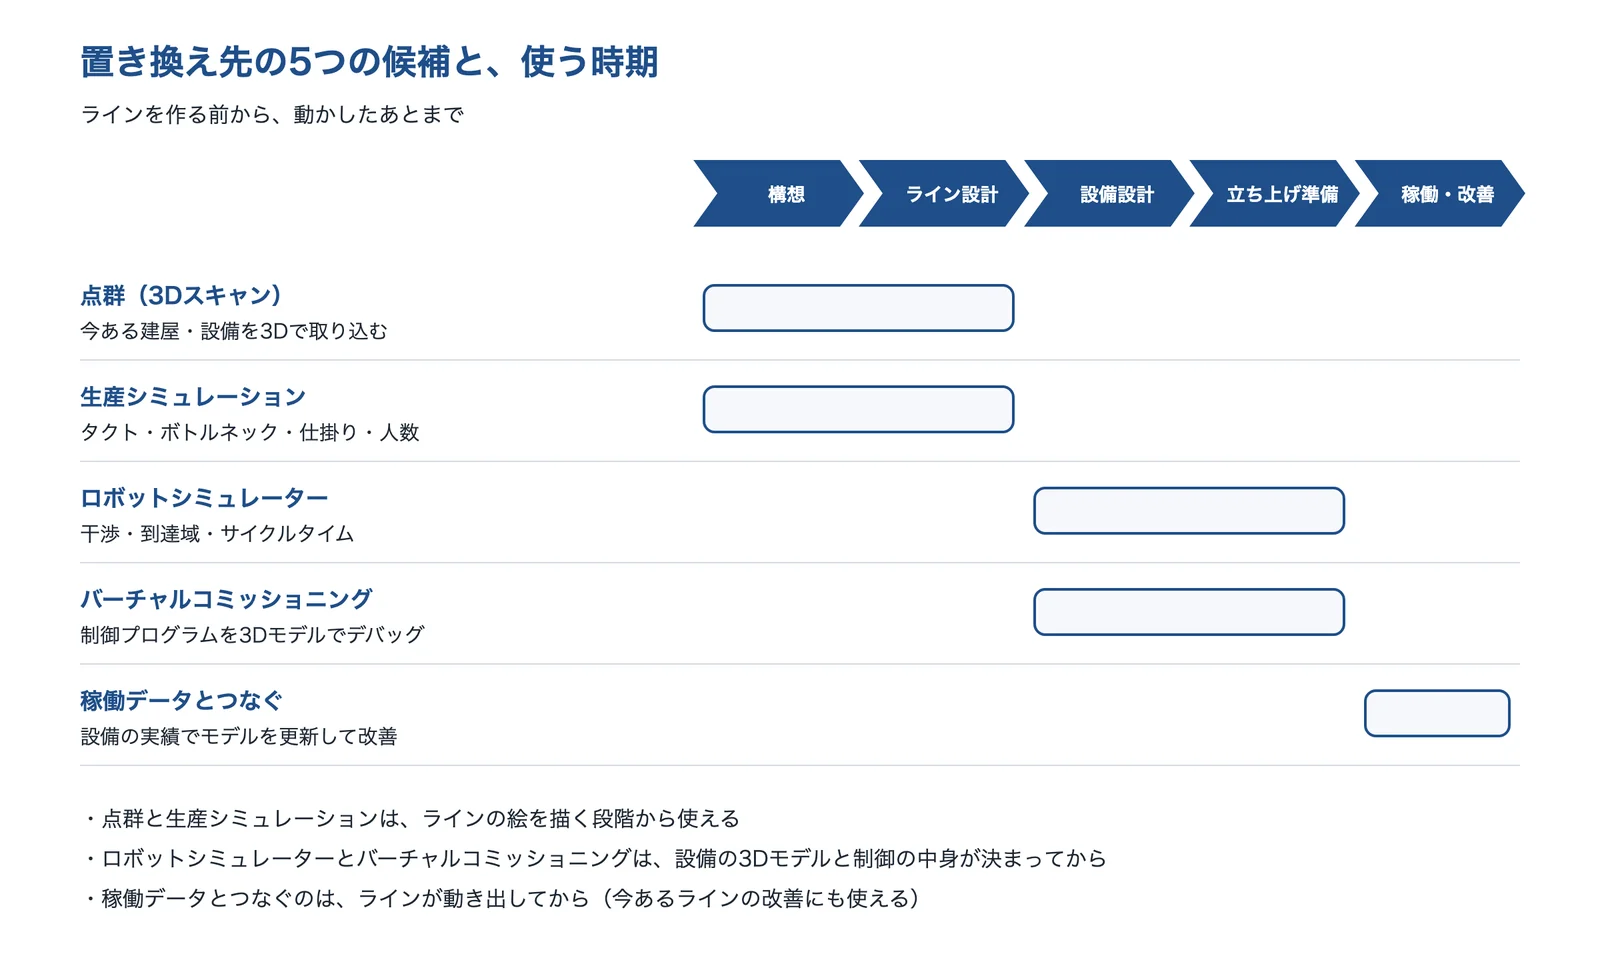
デジタルの空間で事前に確かめる方法は、何を確かめるかで道具が分かれます。点群と生産シミュレーションはラインの構想の段階から、ロボットシミュレーターとバーチャルコミッショニングは設備の3Dモデルと制御の中身が決まってから、稼働データとつなぐ方法はラインが動き出してから使います(編集部の整理)。
出典:この記事の内容をもとに AI(Claude)で作成
点群(3Dスキャン):今ある工場を3Dで取り込む
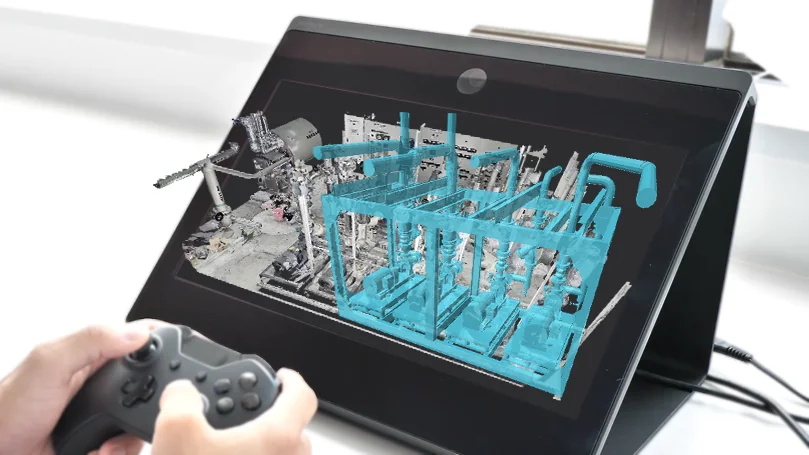
3Dレーザースキャナーで建屋や設備を測ると、表面の点の集まり(点群)が得られます。三菱電機の技報は、3Dスキャナーで全方位を測り、点群を3D-CAD のデータに変えて配管の設計に使った例を報告しています。エリジオンの InfiPoints のように、点群から配管や鋼材を自動で取り出して3Dモデルにするソフトもあります。
生産シミュレーション:能力とボトルネックを見積もる
生産のシミュレーションには、離散事象シミュレーション・システムダイナミクス・エージェントシミュレーションなどがあり、離散事象シミュレーションが最も一般的とされます(水山、鉄と鋼)。設備・作業者とモノの状態を出来事ごとに追い、作業時間や故障のばらつきのもとで、生産量や待ちの長さを評価します。
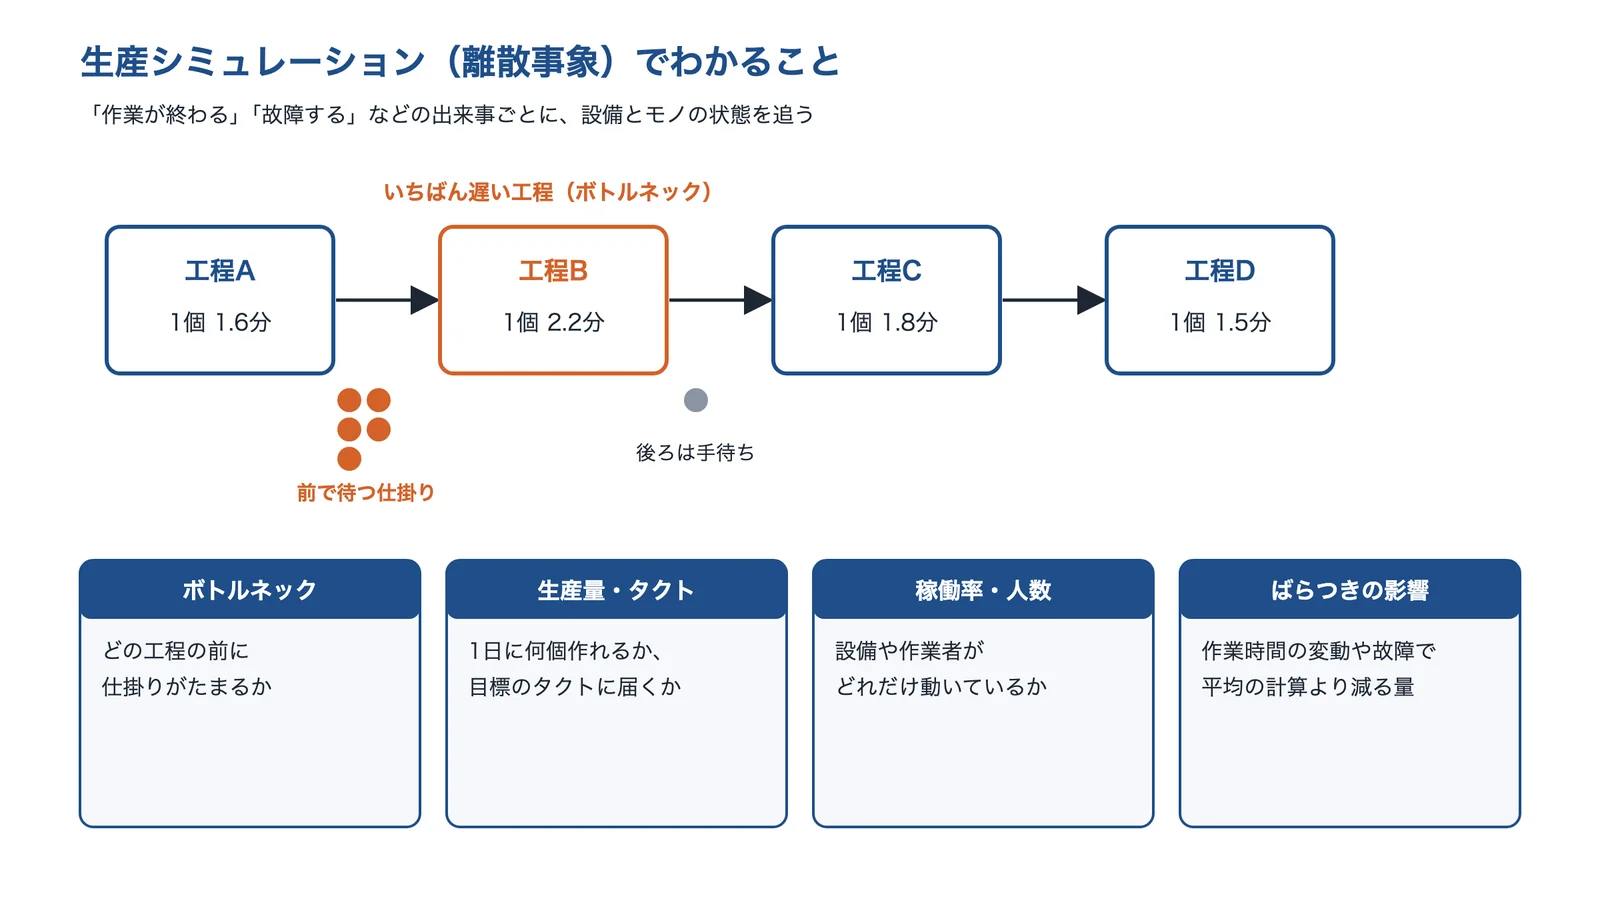
出典:水山「人の意思決定が埋め込まれた生産システムのモデル化と分析」(鉄と鋼)をもとに AI(Claude)で作成
ロボットシミュレーター:パソコンの上で教える
ロボットに動作を教える方法には、ロボットを動かして教え、それを再生するティーチング・プレイバックと、ロボットを使わず計算機の上のモデルで動作のデータを作るオフラインプログラミングがあります(立命館大学の講義資料)。オフラインで作れば、ラインを止めずにプログラムを作り、干渉やサイクルタイムを事前に確かめられます(編集部の解説)。
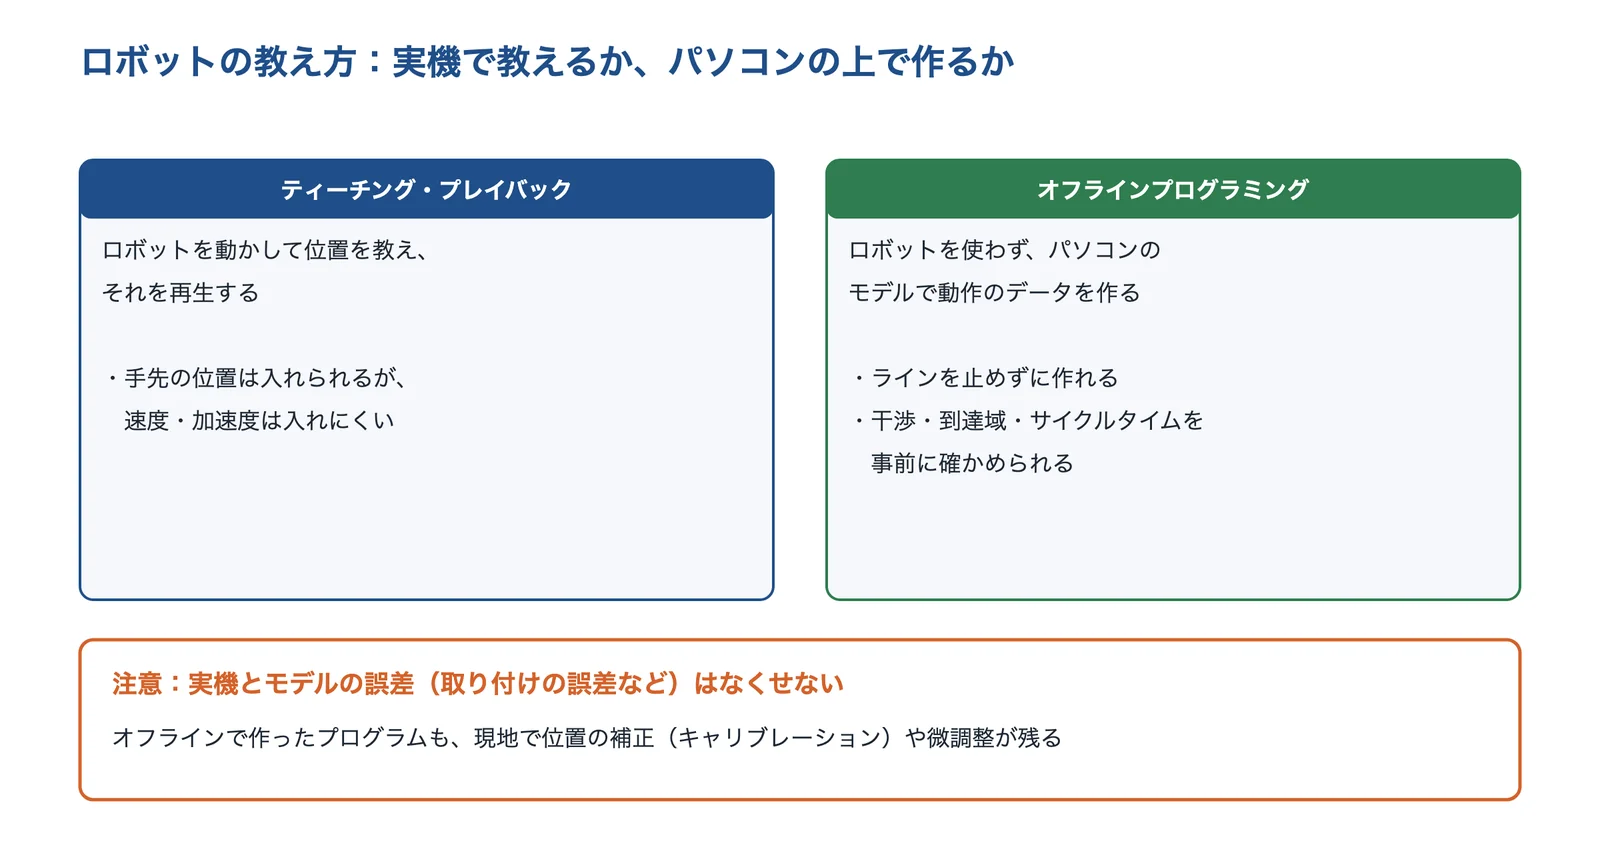
出典:立命館大学「ロボットのインターフェイス」をもとに AI(Claude)で作成
バーチャルコミッショニング:制御プログラムを3Dモデルで動かす
バーチャルコミッショニング(仮想の立ち上げ)は、PLC やロボットのコントローラーと、設備の3Dモデルをつなぎ、実機の代わりにモデルを本物の制御プログラムで動かして確かめる方法です(編集部の説明)。日本機械学会の論文は、設備のシミュレーションのモデルとコントローラーをつなぐことで、仮想の検証による動作の確認とプログラムのデバッグを効率化できたとしています(森、2016年)。
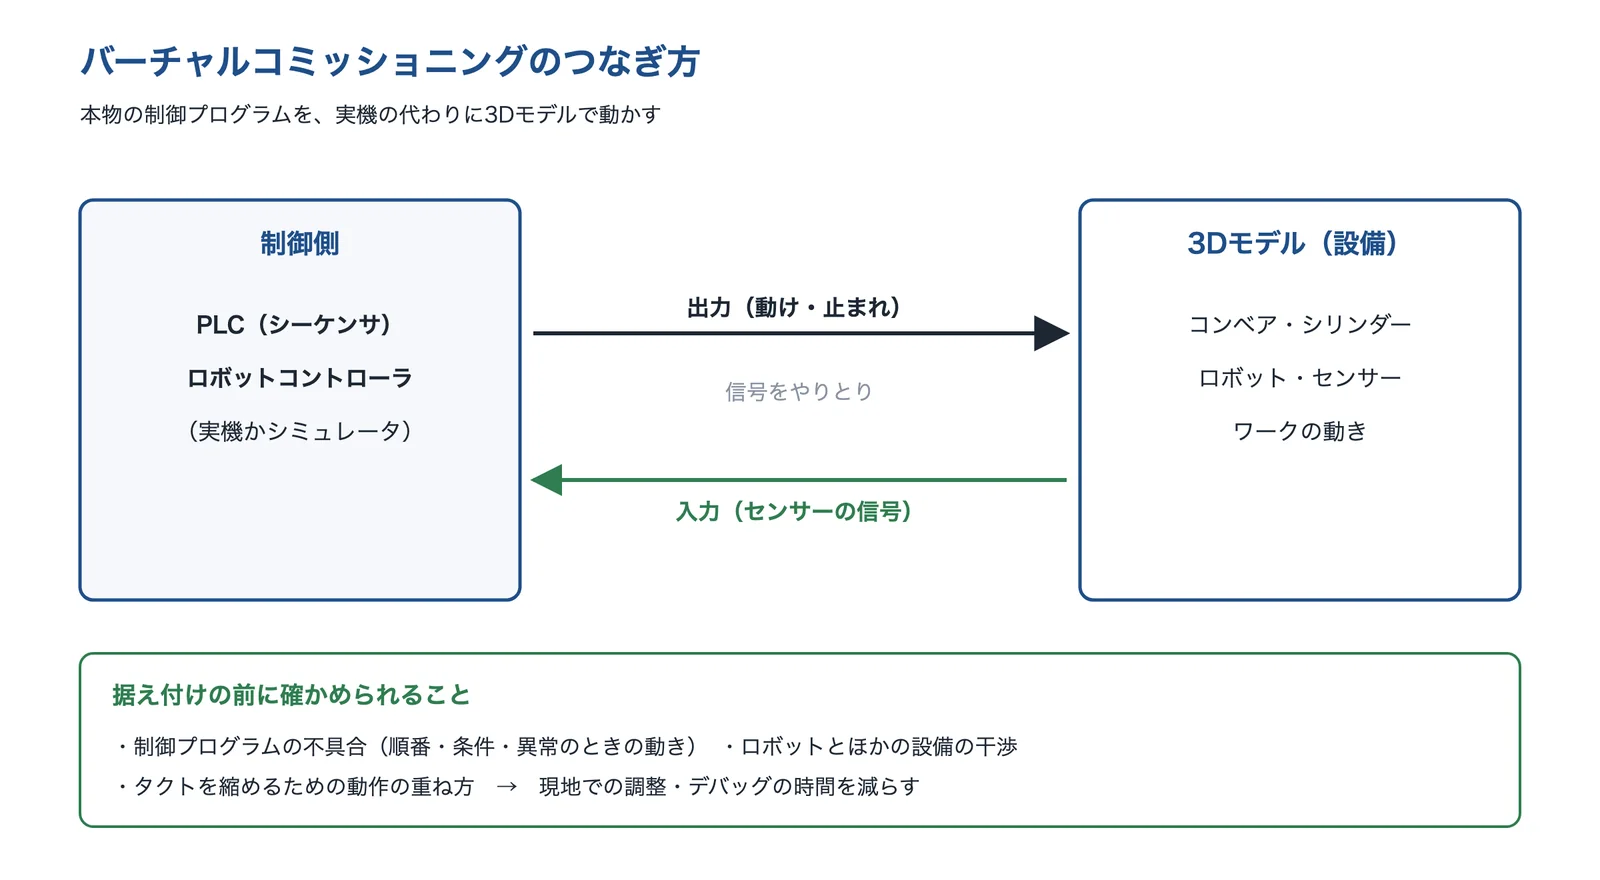
出典:森「フィジカル・システムと連動した生産設備シミュレーション」(日本機械学会論文集)・三菱電機「MELSOFT Gemini 導入事例」をもとに AI(Claude)で作成
稼働データとつなぐ:動かしながら改善する
ラインが動き出したら、設備の稼働や作業の実績のデータをデジタルの空間に送り、モデルを現場に近づけたうえで、改善の案を試して結果を現場に返します。IPA は、物の空間で試行錯誤するには大きな費用と時間がかかる工場の生産ラインの変更などで、デジタルツインでシミュレーション・分析・最適化をして物の空間に返すことで、費用と時間を減らせるとしています。
出典:3D測量データを活用した現地据付工事改善(三菱電機技報 2016年12月号)|三菱電機、InfiPoints|エリジオン、人の意思決定が埋め込まれた生産システムのモデル化と分析(鉄と鋼 Vol.109 No.6、2023年)|J-STAGE、ロボットのインターフェイス(講義資料)|立命館大学、フィジカル・システムと連動した生産設備シミュレーション(日本機械学会論文集、2016年)|J-STAGE、全体最適へ向かうデジタルツイン|IPA
計算例:タクトとボトルネック
生産シミュレーションが何をしているかを、平均の時間だけの計算で見てみます。1日の稼働時間が900分で、1日に450個作りたいとき、タクト(1個あたりにかけられる時間)は900÷450=2.0分です。4つの工程の1個あたりの時間が、工程A 1.6分・工程B 2.2分・工程C 1.8分・工程D 1.5分なら、いちばん遅い工程Bがボトルネックになり、1日に作れるのは900÷2.2≒409個で、41個足りません(編集部の計算)。
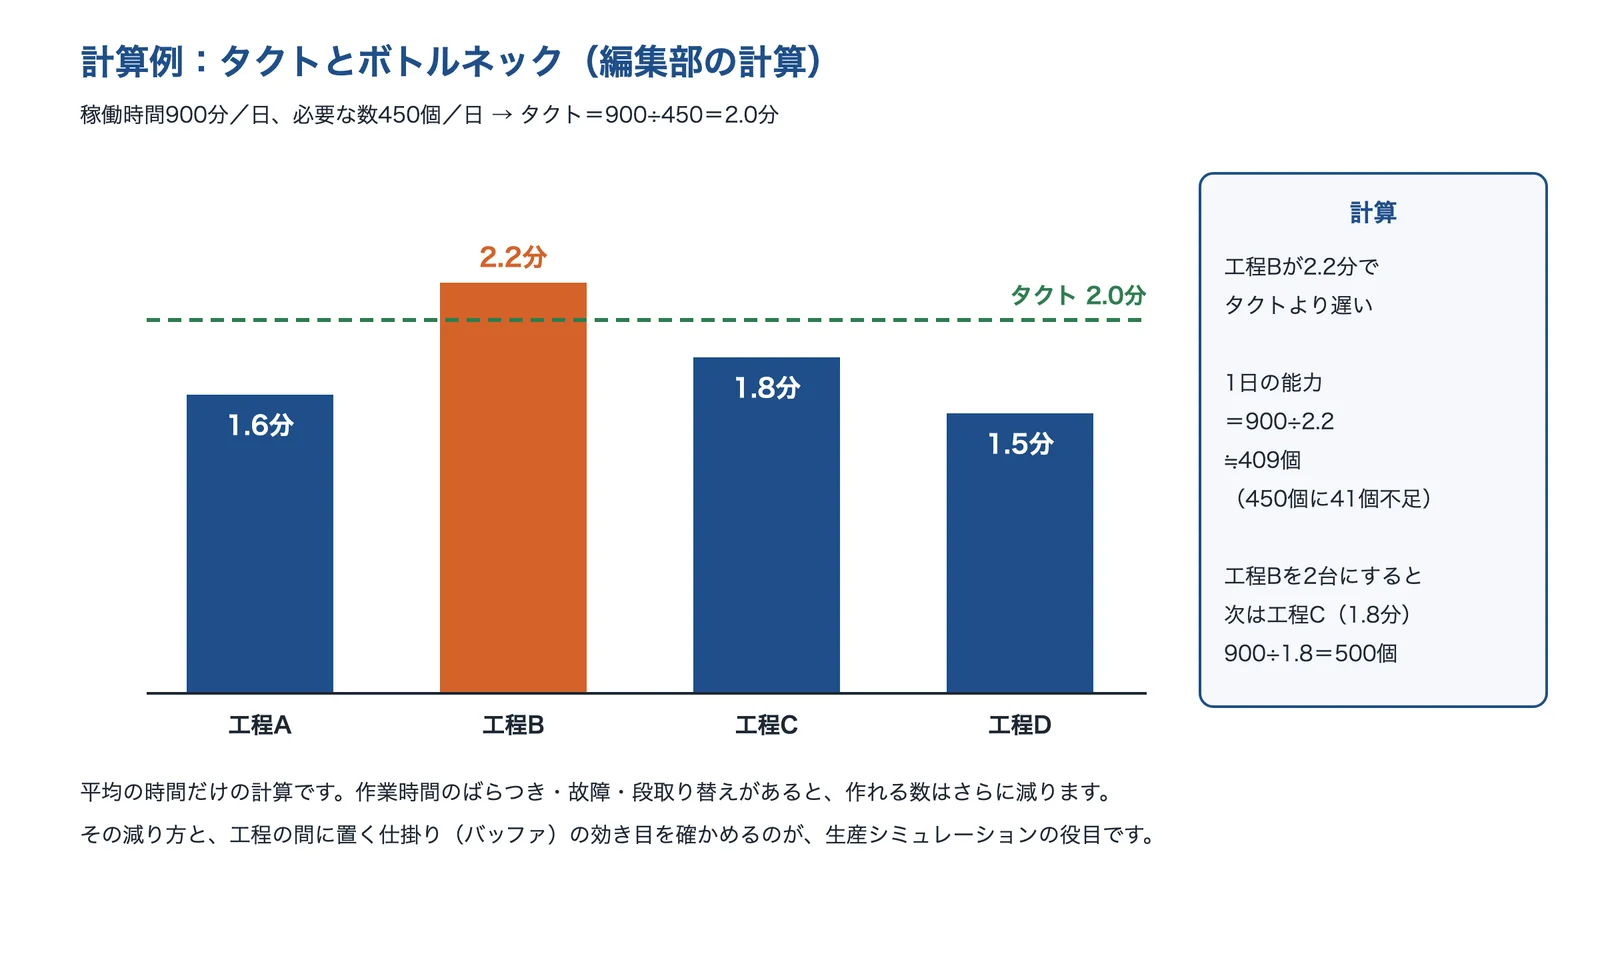
出典:編集部の計算をもとに AI(Claude)で作成
工程Bを2台にして1個あたり1.1分にすると、次は工程C(1.8分)がボトルネックになり、900÷1.8=500個作れます。ただし、これは平均だけの計算です。実際には作業時間のばらつき・故障・段取り替えがあり、前の工程が止まると後ろが手待ちになるので、作れる数は平均の計算より少なくなります。どれだけ減るか、工程の間に仕掛り(バッファ)をいくつ置けば取り戻せるかを確かめるのが、離散事象シミュレーションの役目です(編集部の解説)。三菱電機の事例でも、Excel の計算では見えなかったアイドリングロスをシミュレーションで見つけています。
出典:MELSOFT Gemini 導入事例|三菱電機、人の意思決定が埋め込まれた生産システムのモデル化と分析(鉄と鋼 Vol.109 No.6、2023年)|J-STAGE
目的と置き換え先の比較表
行が確かめたい目的、列が置き換え先の候補です。◎は第一候補、○は有効、△は条件によって有効を表します。目的の行をクリックすると、理由と出典を書いたカードに移ります。
| 課題(症状) | 点群 (3D スキャン) | 生産 シミュレー ション | ロボット シミュレー ター | バーチャル コミッショ ニング | 稼働データ とつなぐ |
|---|---|---|---|---|---|
| Aレイアウト・搬入・干渉を確かめたい | ◎ | ○ | ○ | ○ | |
| B生産能力・タクト・ボトルネックを見積もりたい | ◎ | △ | △ | ○ | |
| Cロボットの動き・サイクルタイムを確かめたい | △ | ◎ | ○ | ||
| D制御プログラムを据え付けの前に確かめたい | ○ | ◎ | |||
| E動いているラインを見ながら改善したい | △ | ○ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
◎・○・△の理由と出典は、下の「目的ごとの選び方」の各カードに書いています。空欄は、その目的の根拠が今回の調べで見つからなかった候補です。記号は、公的な資料・学会の論文と、各社が公開している製品の説明・事例をもとにした編集部の評価で、同じ目的の中での比較です。
目的ごとの選び方
目的(A〜E)ごとに、比べた結果、候補、置き換えるときの注意をまとめました。
レイアウト・搬入・干渉を確かめたい
新しい設備を今の工場に入れるとき、置き場所・搬入の経路・今ある設備とのぶつかりを、据え付けの前に確かめたい。
- 比べた結果
- 三菱電機の技報は、現地の調査では高い所に足場が要るなど漏れなく測るのが難しく、配管を長めに手配して現地で切って合わせる「現合」をしていたところ、3Dスキャナーで測った点群を3D-CAD のデータにして配管を設計し、現合を不要にして施工の期間を短くできたと報告しています。静岡県工業技術研究所は、点群から作った3Dモデルで設備や材料の搬入の経路を事前に検討できたとしています。生産シミュレーションでは工場のレイアウトや人の動線を(レクサー・リサーチ、三菱電機)、ロボットシミュレーターでは到達域や干渉を(FAプロダクツ)、設備の動きの3D検証では動的な干渉を(ラティス・テクノロジー)確かめられます。
- 候補
- 点群(3Dスキャン)(◎)今ある建屋・設備を正しい寸法で取り込む
- 生産シミュレーション(○)レイアウト・動線を比べる
- ロボットシミュレーター(○)到達域・干渉
- バーチャルコミッショニング(○)動かしたときの干渉
点群は、そのままではデータがとても大きく、面のデータに近づけて軽くするなどの処理が要ります(三菱電機の技報)。何を確かめるか(配管の取り合いか、通路の幅か)を決め、必要な所だけを3Dモデルにします(編集部の解説)。
生産能力・タクト・ボトルネックを見積もりたい
増産やライン変更で、1日に何個作れるか、どの工程が詰まるか、何人・何台要るかを、作る前に数字で知りたい。
- 比べた結果
- 生産システムの離散事象シミュレーションは、作業の完了や故障の発生などの出来事ごとに設備とモノの状態を追い、作業時間や故障の間隔の変動のもとでの性能を評価する方法です(水山、鉄と鋼)。三菱電機は、Excel の計算では細かいロスの分析が難しかった組立ラインをシミュレーションで再現し、見えなかったアイドリングロスを見つけて中間の仕掛台で解消し、サイクルタイムを128分/台から92分/台(実運用)に縮めたとしています。レクサー・リサーチと FAプロダクツも、ボトルネック・生産能力・人員・AGV の台数を評価できるとしています。
- 候補
- 生産シミュレーション(◎)ばらつきを入れて能力とボトルネックを見る
- 稼働データとつなぐ(○)実績の作業時間でモデルを直す
- ロボットシミュレーター(△)ロボットのセルのサイクルタイムだけ
- バーチャルコミッショニング(△)設備の動作を詰めたタクト
結果の確からしさは、入れる作業時間・段取り・故障のデータで決まります。日立製作所は、精度のよいモデルを作って保ち続けることが課題だとしています(精密工学会)。下の計算例のような平均だけの計算と比べて、どこが違うかを見ます(編集部の解説)。
ロボットの動き・サイクルタイムを確かめたい
ロボットを入れる前に、届くか・ぶつからないか・何秒で回るかを確かめ、ティーチングでラインを止める時間を減らしたい。
- 比べた結果
- オフラインプログラミングは、ロボットを使わずに計算機の上のモデルで動作のデータを作る方法です(立命館大学の講義資料)。FAプロダクツは Process Simulate で干渉・到達域・サイクルタイム・複数のロボットの協調を確かめ、ロボットや PLC のプログラムをオフラインで作るとしています。ゼネテックが販売する Visual Components Robotics OLP は、ロボットのティーチングの時間を90%短縮するとしています(同社の製品サイト)。三菱電機の MELSOFT Gemini も、実機なしでティーチングと干渉チェックができるとしています。
- 候補
- ロボットシミュレーター(◎)干渉・到達域・サイクルタイム、オフラインで教える
- バーチャルコミッショニング(○)ほかの設備の制御とあわせて確かめる
- 生産シミュレーション(△)ロボットは作業時間として扱うことが多い
実際のロボットや周りとモデルの誤差(取り付けの誤差など)をなくすのは難しく、あとで調整が要るとされます(立命館大学の講義資料)。現地での位置の補正の手順と時間を、計画に入れておきます(編集部の解説)。
制御プログラムを据え付けの前に確かめたい
機械ができる前から PLC やロボットのプログラムをデバッグし、現地での調整・立ち上げの時間を短くしたい。
- 比べた結果
- オムロンの森は、設備のシミュレーションのモデルとコントローラーなどの実物のシステムをつなぎ、仮想の検証で動作の確認とプログラムのデバッグを効率化してきたと書き、ロボットや治具を含む設備の開発期間とコストを減らせた事例を示しています(日本機械学会論文集。効果にはほかの対策の分も含む)。三菱電機は、機械の設計が遅れて実機でのデバッグの時間が取れず、現地で調整に時間がかかっていた設備で、シーケンサやロボットのツールと MELSOFT Gemini をつないで事前にデバッグし、全体の工期を40週間から34週間に縮めたとしています。
- 候補
- バーチャルコミッショニング(◎)本物の制御プログラムを3Dモデルで動かす
- ロボットシミュレーター(○)PLC やロボットのプログラムをオフラインで作る
3Dモデルに、センサーの位置・シリンダーの動く時間などの信号と動きの決まりを入れる手間がかかります。どこまで細かく作るかを、確かめたい不具合に合わせて決めます(編集部の解説)。
動いているラインを見ながら改善したい
今あるラインの実績のデータをデジタルの空間に送り、改善の案を試してから現場に返したい。
- 比べた結果
- 総務省の報告書は、狭い意味のデジタルツインを、現実とデジタルの空間がリアルタイムに双方向で情報をやりとりし、現状の分析や将来の予測ができる動的なモデルとしています。静岡県工業技術研究所は、県内のプレス加工の会社で、点群から作った3Dモデルと IoT で集めた生産のデータを仮想の空間でまとめ、巡回や段取りの時間を減らせたとしています。レクサー・リサーチの事例では、田中製作所が現場のデータを集めてシミュレーションで作業計画を作り、多品種小ロットの生産性を15%上げたとしています。
- 候補
- 稼働データとつなぐ(◎)実績でモデルを更新し、案を試して返す
- 生産シミュレーション(○)集めた作業時間で改善案を比べる
- 点群(3Dスキャン)(△)3Dで見える化するときの土台
部署や企業をまたいでデジタルツインを作る場合は、データを集めて連携することがこれまで以上に大きな課題になり、目的をはっきりさせ、データの形式をそろえ、セキュリティを強くする必要があるとされます(IPA)。まず1つの設備・1つの指標から始めます(編集部の解説)。
置き換えるときの注意
デジタルの検証を採り入れるときは、目的を決め、データをそろえ、目的に要る細かさでモデルを作り、今のラインの実績と比べてずれを直し、案を比べて現場に返す、という順に進めます。次の図は、公開情報をもとに編集部が整理した進め方です。
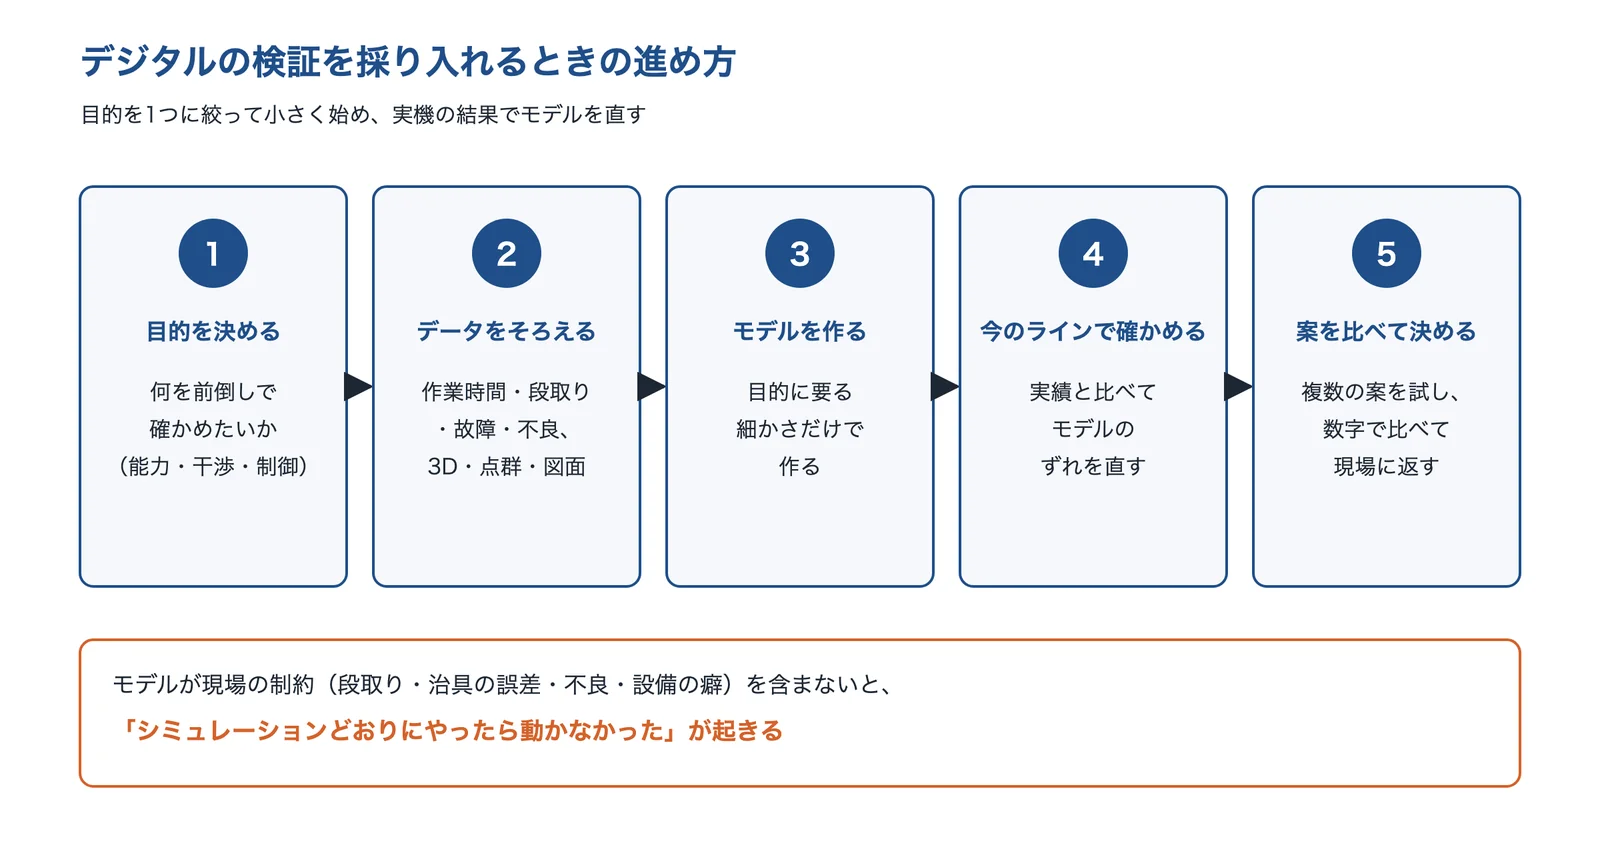
出典:IPA DX SQUARE「デジタルツイン」・FAプロダクツ「生産シミュレーション」をもとに AI(Claude)で作成
小さく始める
IPA は、デジタルツインを入れるときは、大きなシステムを一気に作るのではなく、最低限の利益を上げられるようスモールスタートで取り組むのが効果的だとしています。1つのライン・1つの目的(たとえば、増産のボトルネックを見つける)から始め、効果を確かめてから広げます(編集部の解説)。
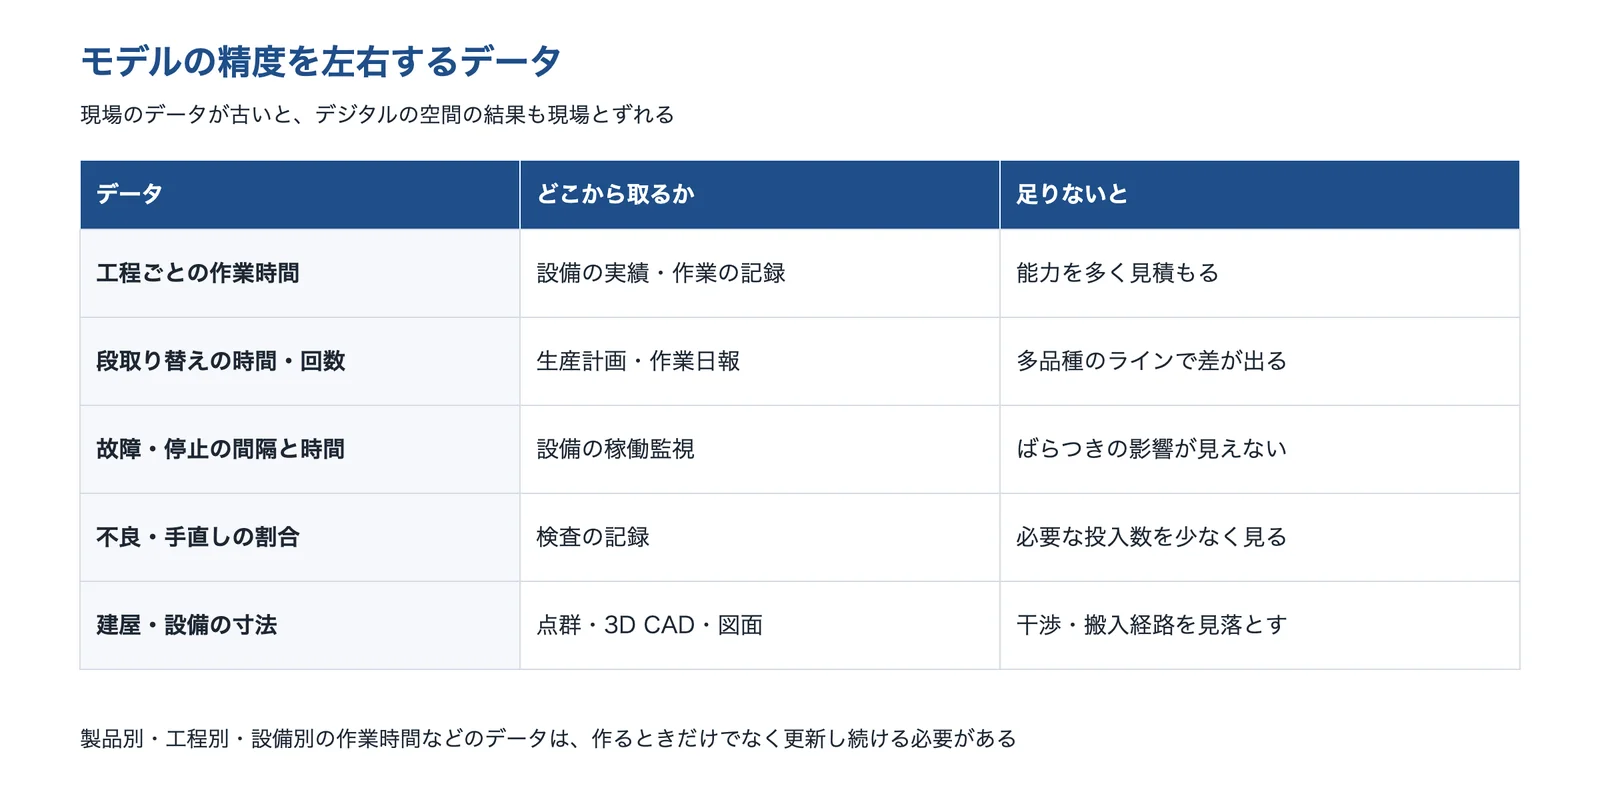
モデルの精度はデータで決まる
日立製作所は、精度のよい生産シミュレーションのモデルを作って保ち続けることが課題で、製品別・工程別・設備別の作業時間などのデータを作り、更新する必要があるとしています(精密工学会)。FAプロダクツも、治具の誤差・段取りの時間・不良率・設備の癖を知らずに作ったモデルは現実と離れると説明しています。総務省の報告書も、見ていない周りの環境との関係まで含め、すべての要素を漏れなくシミュレーションするのは難しいとしています。
出典:日立製作所(精密工学会 2019年度秋季大会)・FAプロダクツ「生産シミュレーション」をもとに AI(Claude)で作成
現地での調整はゼロにはならない
オフラインで作ったロボットのプログラムには、実際のロボットや周りとモデルの誤差が残り、あとで調整が要るとされます(立命館大学の講義資料)。デジタルの検証は、現地の調整をなくすものではなく、減らすものとして計画します(編集部の解説)。
人と費用
静岡県工業技術研究所は、デジタルツインを作るには高い技術の知識と大きな初期の費用が求められ、特に中小企業では技術者が足りず情報の整備が遅れて導入が難しいとしています。IPA の資料では、デジタルツインを構築・活用していない企業は、日本で58.0%、米国で15.3%でした(DX白書2023 の調査)。ソフトを買うだけでなく、社外の支援を受けながら社内で使える人を育てる計画を立てます(編集部の解説)。
出典:デジタルツイン(用語解説)|IPA DX SQUARE、全体最適へ向かうデジタルツイン|IPA、生産シミュレーション自動構築に向けた作業時間推定技術の開発(精密工学会 2019年度秋季大会)|J-STAGE、生産シミュレーション|FAプロダクツ、デジタルツインの現状に関する調査研究 報告書(令和3年3月)|総務省、ロボットのインターフェイス(講義資料)|立命館大学、中小企業版デジタルツイン(静岡県工業技術情報 2025 No.7)|静岡県工業技術研究所
デジタルの検証を相談できる企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。ソフトウェアの会社と、シミュレーションを請け負う会社の両方を挙げました。
株式会社エリジオン|工場や設備の点群を読み込み、配管や鋼材を3Dモデルにするソフト
エリジオンとは
エリジオンは、静岡県浜松市中央区に本社がある、3Dデータの変換・修正のソフトウェアの会社です(1999年設立)。点群処理ソフト「InfiPoints」で、3Dレーザースキャナーで測った建屋や設備の点群を扱います。
エリジオンの得意技術
| 技術 | 内容 |
|---|---|
| 大量の点群を扱う | 数億点・数十ギガバイトを超える重い点群を描画できるとしている。Trimble・Faro・Leica・NavVis などのスキャナーのデータを読み込める |
| 点群から3Dモデルを作る | ノイズの除去、円柱(配管)・構造・鋼材の自動抽出、メッシュ化ができる |
| 設計のソフトとつなぐ | Rebro・T-fas・Revit などの設計のソフトと連携できる。1か月の無料トライアルがある |
エリジオンが解決できる課題
- 今ある工場の建屋や設備の形を、3Dで取り込んでからレイアウトを考えたい
- 新しい設備や配管が、今ある設備とぶつからないかを据え付けの前に確かめたい
- 図面のない古い設備を、3Dモデルにしたい
公開されている実績
- 同社のサイトでは、建築・土木の事例として、BIM モデルを作る時間が4分の1になった例、橋の寸法検査の生産性が約2倍になった例を紹介している
出典:エリジオン「InfiPoints」
出典:会社概要|エリジオン、InfiPoints|エリジオン
ラティス・テクノロジー株式会社|設備・製品・作業者の動きを3Dと時間軸で確かめるソフト
ラティス・テクノロジーとは
ラティス・テクノロジーは、東京都新宿区に本社がある、軽い3Dデータの形式「XVL」のソフトウェアの会社です(1997年設立)。2025年6月に、設備の動きを確かめる「XVL動的シミュレーション(XDS)」を発売しました。
ラティス・テクノロジーの得意技術
| 技術 | 内容 |
|---|---|
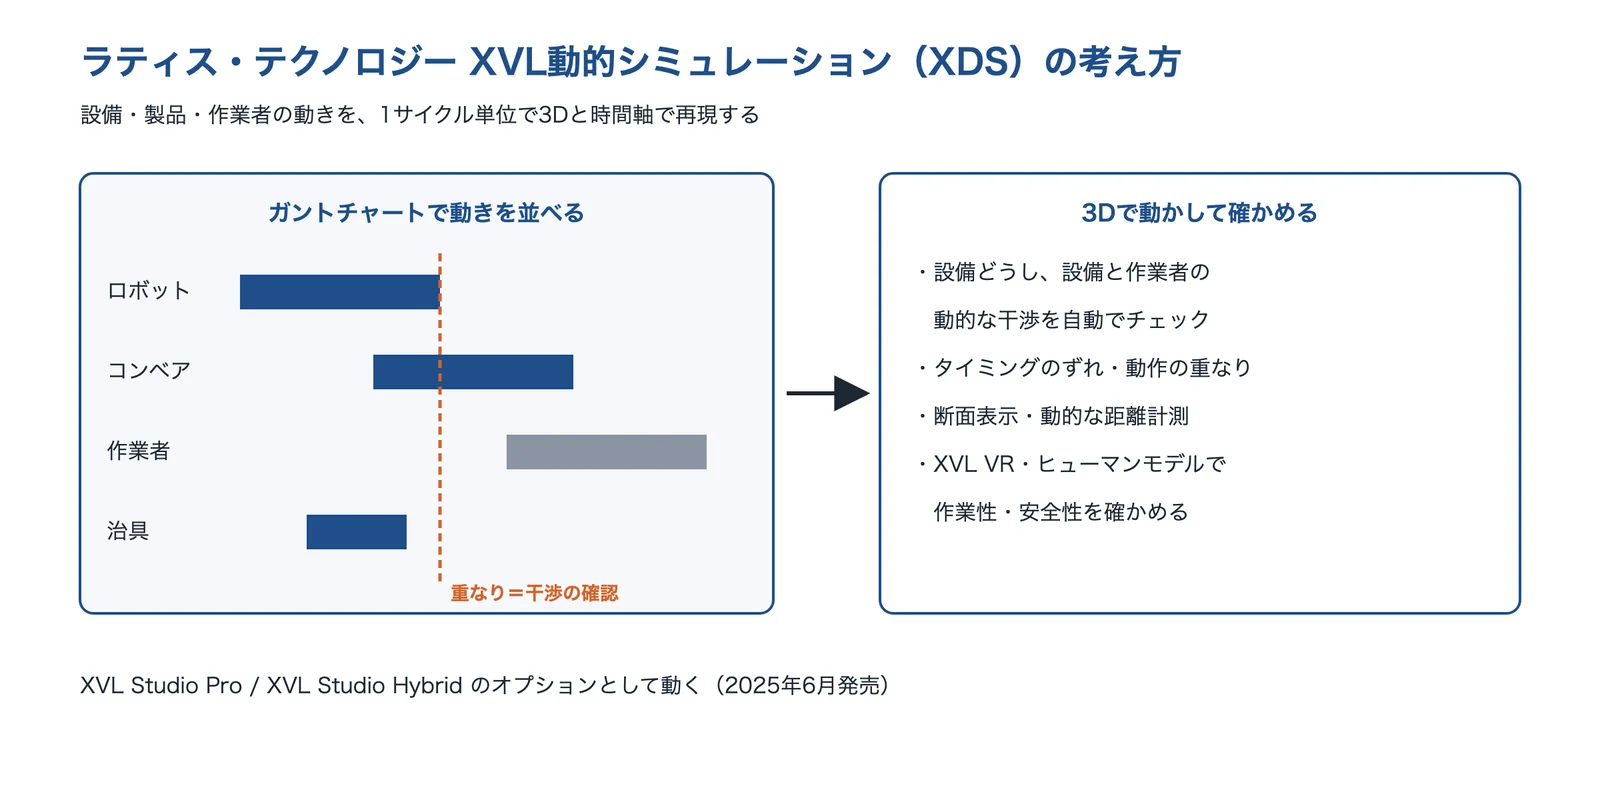
| 1サイクルの動きを3Dで再現 | 設備・製品・作業者が関わる工程全体の動作を、1サイクル単位で3D・時間軸つきで再現する。ガントチャートの上で時間に沿って工程を組み立てる |
| 動的な干渉を事前に見つける | 設備どうし、設備と作業者の動的な干渉を自動でチェックし、タイミングのずれや動作の重なりを見つける。断面表示・動的な距離計測にも対応 |
| 作業性・安全性の確認 | ヒューマンオプションや XVL VR と組み合わせ、実寸大での動作の検証や作業性・安全性の評価ができる。XVL Studio Pro / Hybrid のオプションとして動く |
画像は、同社のサイトの画像が記事に使える大きさでないため、製品ページの説明をもとに編集部が図にしました。
ラティス・テクノロジーが解決できる課題
- 紙や2Dの図面では伝わりにくい設備の動きを、関係者で共有して合意したい
- 据え付けたあとに干渉や動作のずれが見つかる手戻りをなくしたい
- 作業者の動きも含めて、作業性と安全性を事前に確かめたい
出典:ラティス・テクノロジー「XDS」・同 ニュースリリースをもとに AI(Claude)で作成
出典:会社概要|ラティス・テクノロジー、XVL動的シミュレーション(XDS)|ラティス・テクノロジー、ニュースリリース(2025年6月)|ラティス・テクノロジー
株式会社レクサー・リサーチ|プログラミングなしで使える生産シミュレーター
レクサー・リサーチとは
レクサー・リサーチは、東京都中央区と鳥取県鳥取市に本社がある、生産システムのソフトウェアの会社です(1993年設立)。生産シミュレーター「GD.findi MS」を開発・提供しています。
レクサー・リサーチの得意技術
| 技術 | 内容 |
|---|---|
| ノーコードの生産シミュレーター | GD.findi MS は、ドラッグアンドドロップやマウスの操作とデータの入力だけでモデルを作れ、プログラミングが要らない。多品種少量のラインや混流ラインも GUI で設定できるとしている |
| 評価できること | 工程のボトルネック、生産能力、工場のレイアウト、AGV の導入、適正な在庫の量、仕掛品の置き場、最適な人員を評価できるとしている |
| 計画と現場をつなぐ | 田中製作所(金属プレス部品)の事例では、稼働の管理システムで現場のデータを集め、シミュレーションで作業計画を作る仕組みを入れた |
レクサー・リサーチが解決できる課題
- 新しいラインのボトルネックやロスを、量産を始める前に見つけたい
- AGV などの自動化の機器を入れる効果を、数字で確かめたい
- 多品種少量のラインで、レイアウト・人員・投入の順番を決めたい
公開されている実績
- パナソニックの事例:AGV の導入の提案で、社内の起案までの期間を従来の10分の1に短縮した
- 田中製作所の事例:生産計画と現場をつなぎ、多品種小ロットの生産性を15%向上した
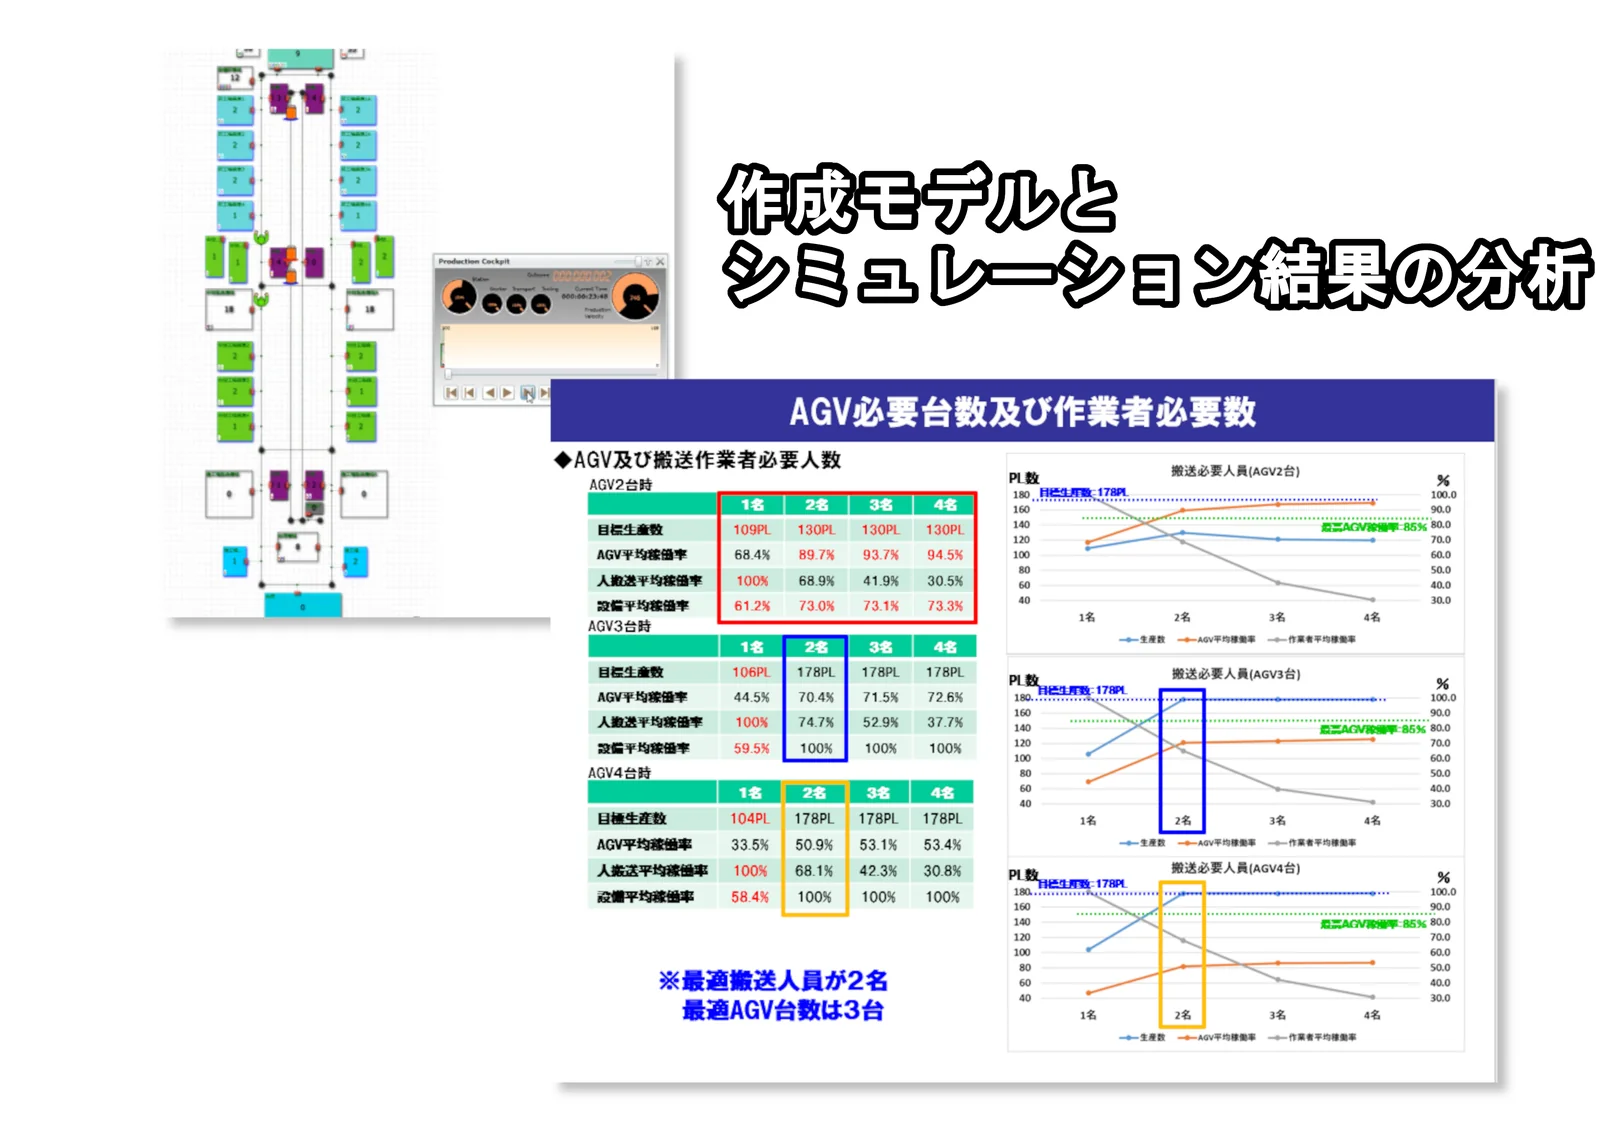
出典:レクサー・リサーチ「導入事例」
出典:会社概要|レクサー・リサーチ、GD.findi MS|レクサー・リサーチ、導入事例|レクサー・リサーチ、田中製作所 様の事例|レクサー・リサーチ
株式会社FAプロダクツ|装置づくりの経験を生かした、生産シミュレーションとロボットの3D検証
FAプロダクツとは
FAプロダクツは、東京都千代田区に本社がある、自動化設備の設計・製造と生産技術の支援の会社です(2011年設立)。シーメンスのシミュレーションソフト Plant Simulation と Process Simulate の認定パートナーとして、製造ラインの設計・検証を事前に行います。
FAプロダクツの得意技術
| 技術 | 内容 |
|---|---|
| ライン全体の検証(Plant Simulation) | 物の流れ・生産量・ボトルネックを検証する。生産能力・タクトタイムの最適化、AGV・AMR の台数と動線、人員配置・シフト計画、設備投資の効果の試算に使う |
| ロボットと人の3D検証(Process Simulate) | ロボットアームの干渉、到達域・姿勢、サイクルタイム、複数ロボットの協調動作を確かめる。PLC やロボットのプログラムをオフラインで作る |
| 現場の経験をモデルに入れる | 装置の設計・製造300件超の経験をもとに、治具の誤差・段取りの時間・不良率・設備の癖などの現場の制約をモデルに入れるとしている |
FAプロダクツが解決できる課題
- 新しいラインの台数・レイアウト・工程の順番を、複数の案で比べて決めたい
- 投資の稟議に、生産能力やタクトタイムの数字の根拠がほしい
- ロボットを置いてみたら届かない・ぶつかる、を事前に見つけたい
公開されている実績
- SGシステムの事例:Plant Simulation を導入し、人やマテハン機器の動きを導入前に検証した。全工程を1秒単位で見える化したとしている
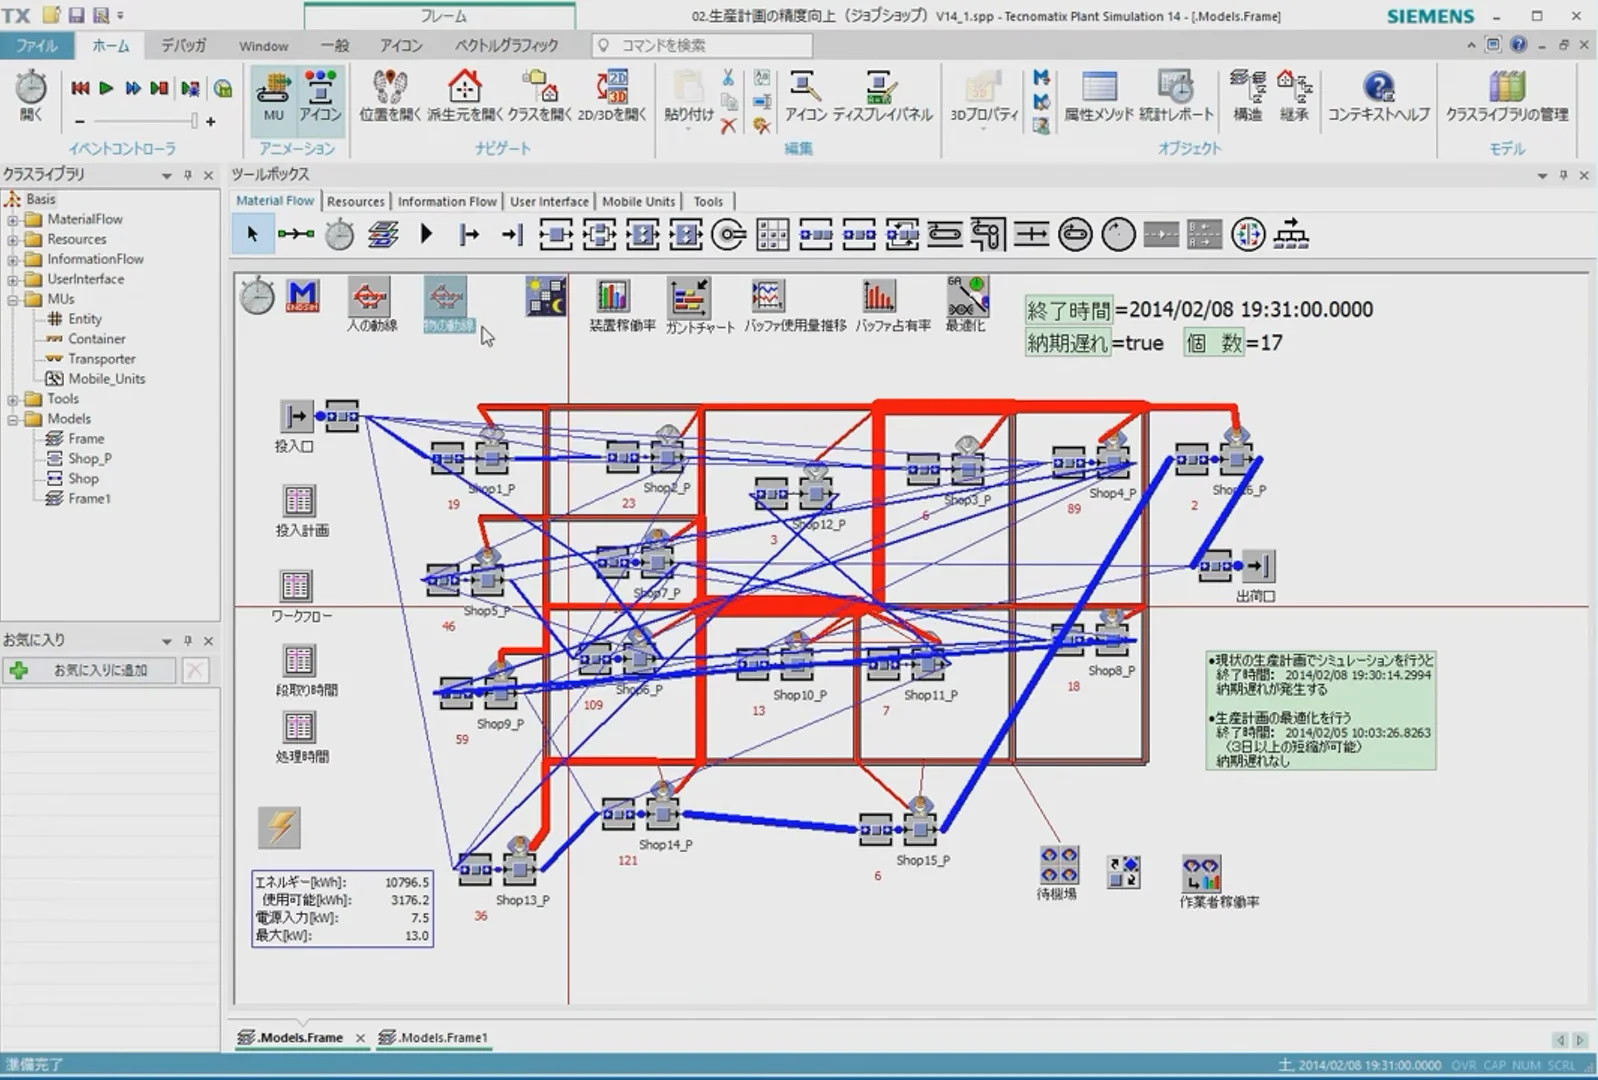
出典:FAプロダクツ「工場のデジタルツインとシミュレーション」
出典:会社概要|FAプロダクツ、生産シミュレーション|FAプロダクツ、工場のデジタルツインとシミュレーション(コラム)|FAプロダクツ
株式会社ゼネテック|3Dの生産シミュレーションと、ロボットのオフラインティーチングのソフト
ゼネテックとは
ゼネテックは、東京都新宿区に本社がある、ソフトウェアとエンジニアリングの会社です。3D離散事象シミュレーションソフト「FlexSim」と、ロボットのオフラインティーチングソフト「Visual Components Robotics OLP」を販売しています。
ゼネテックの得意技術
| 技術 | 内容 |
|---|---|
| FlexSim | 生産ラインや物流の現場のレイアウトを3Dモデルで作り、現状を分析して課題を見つけるソフト。ドラッグ&ドロップで作り、複雑なロジックもプログラミングなしで作れるとしている。同社は精度95%以上、世界で6万ライセンス超としている |
| Visual Components Robotics OLP | 溶接・加工・塗装のロボットのティーチングを1つのソフトで行う。ロボットコントローラー40種以上に対応し、同社はティーチングの時間を90%短縮するとしている |
| シミュレーションでの検証 | オフラインで作ったプログラムを、シミュレーションの機能で検証・最適化できる |
画像は、同社のサイトの利用規約で著作権法で認められる範囲を超える転載ができないため、製品サイトの説明をもとに編集部が図にしました。
ゼネテックが解決できる課題
- 倉庫や生産ラインのレイアウト変更の効果を、3Dで事前に確かめたい
- メーカーの違うロボットのティーチングを、1つのソフトでまとめて行いたい
- ティーチングのためにラインを止める時間を減らしたい
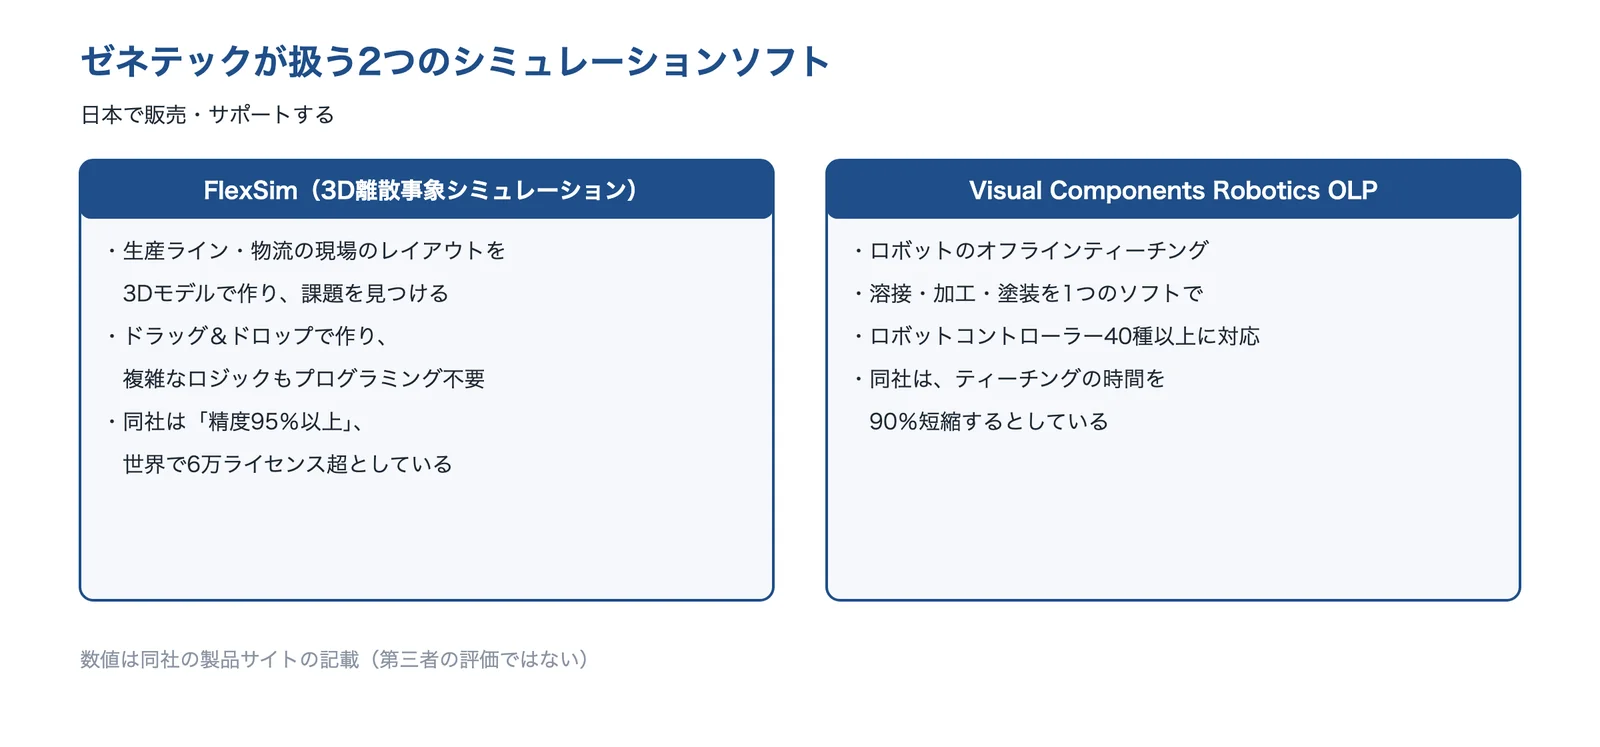
出典:ゼネテック「FlexSim」・同「Visual Components Robotics OLP」をもとに AI(Claude)で作成
出典:会社概要|ゼネテック、FlexSim|ゼネテック、Visual Components Robotics OLP|ゼネテック
三菱電機株式会社|シーケンサやロボットとつないで動きを確かめる3Dシミュレーター
三菱電機とは
三菱電機は、東京都千代田区に本社がある、電機の会社です。FA(工場の自動化)の機器とソフトウェアの1つとして、3Dシミュレーター「MELSOFT Gemini」を扱っています。
三菱電機の得意技術
| 技術 | 内容 |
|---|---|
| ラインのシミュレーション | コンベア・ロボット・AGV・人など約3,000種類のライブラリから3Dモデルを配置してラインを作り、実際のライン構築・改造の前にレイアウトを検証する。工程や設備ごとの稼働率をグラフで見える化できる |
| 制御のデバッグ(バーチャルコミッショニング) | シーケンサやロボットのエンジニアリングツール、同社の FA 機器と接続し、制御のロジックを3Dの動作で確認する。制御を実行したときのメカの干渉やロボットの動作の問題を事前に見つける |
| ティーチングと干渉チェック | 経路・可動範囲などロボットの動きをシミュレーションし、実機なしでティーチングと干渉チェックを行う |
画像は、同社のサイトの利用条件で明示の許諾なく私用の目的を超える使用ができないため、導入事例の数値をもとに編集部が図にしました。
三菱電機が解決できる課題
- 増産のためのライン変更を、手戻りなく事前に検証したい
- 機械の設計が遅れても、制御プログラムのデバッグを実機の前に進めたい
- 据え付けの前にタクトタイムを縮めておきたい
公開されている実績
- 同社の名古屋製作所の組立ラインで、サイクルタイムを128分/台から92分/台(実運用)に約30%削減し、目標の80台/月を達成した
- 設備設計のデバッグの事例で、全体の工期を40週間から34週間に6週間短縮し、サイクルタイムを1分20秒から50秒に縮めた
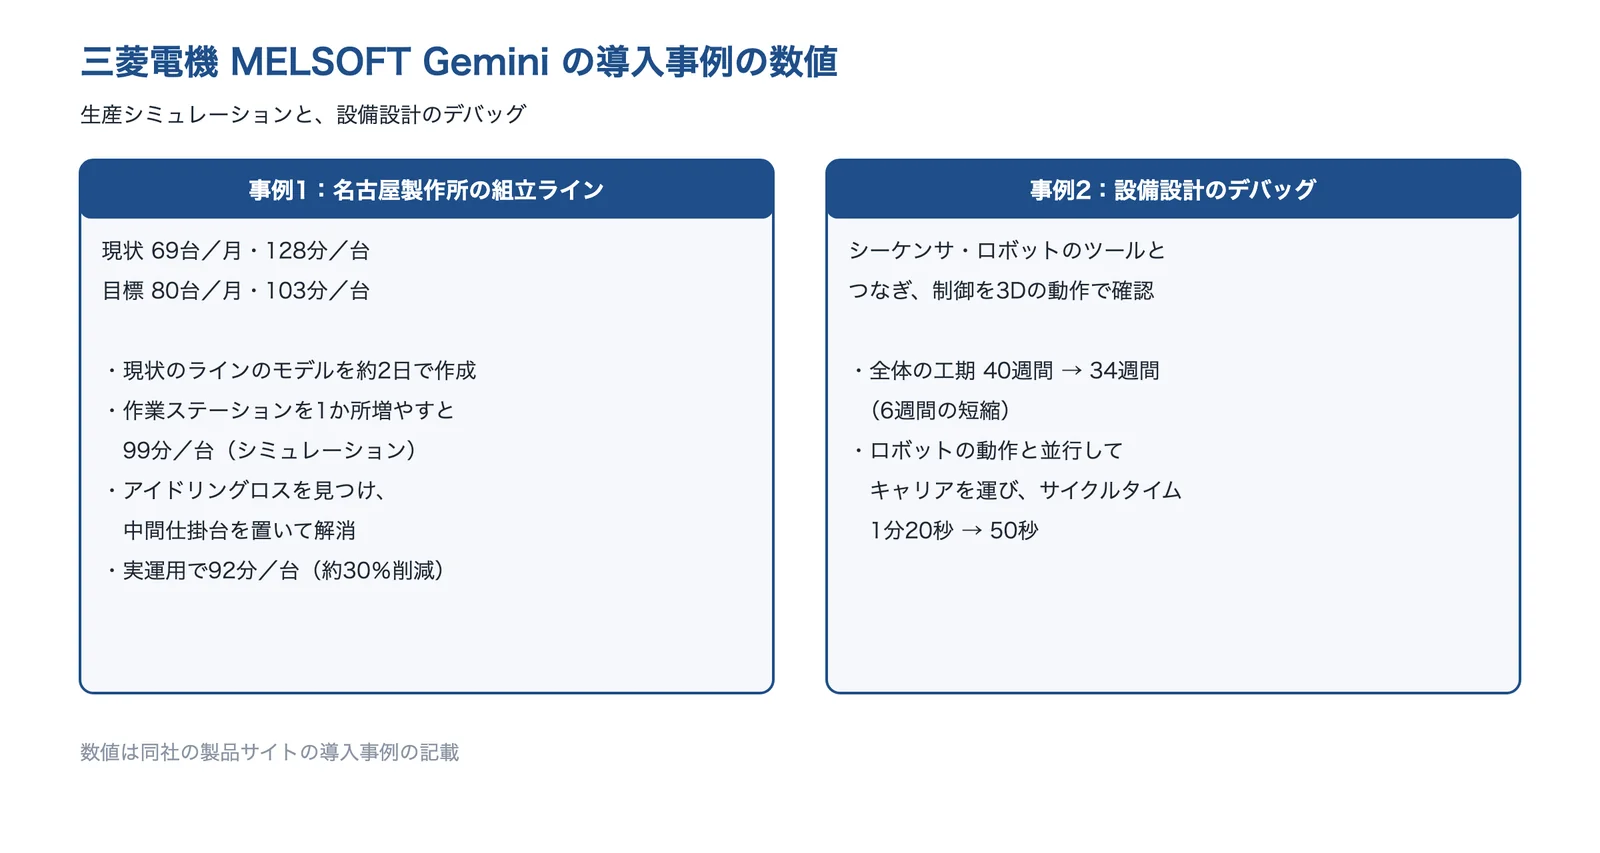
出典:三菱電機「MELSOFT Gemini 導入事例」をもとに AI(Claude)で作成
出典:プロフィール|三菱電機、MELSOFT Gemini 導入事例|三菱電機
選ぶ前に確かめる条件
相談する前に、次のことを整理しておくと、候補の絞り込みと見積もりが進めやすくなります。
- 事前に確かめたいこと(レイアウト・能力・ロボットの動き・制御・改善)と、その判断の期限
- 対象の範囲(工場全体・1つのライン・1つのセル)と、新しく作るか今のラインを変えるか
- 今あるデータ(作業時間・段取り・故障・不良の実績、3D CAD・図面・点群)
- 使っている PLC・ロボットのメーカーと、そのツールとつなげるか
- 社内で使い続けるか、請け負いで頼むか(担当する人と教育)
- ソフトの費用の形(買い切り・年ごとの契約・クラウド)と、パソコンの性能
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の工場・製品ではありません。
情報の確認日:2026年10月6日








