
部品や仕掛品を台車で押して運ぶ、パレットをフォークリフトで動かす。工場の中の搬送は、運ぶたびに人が工程を離れ、歩く距離もかさむ仕事です(編集部の解説)。搬送を自動にする方法は、コンベヤ、床の誘導に沿って走る AGV、自分で位置を推定して走る AMR、ロボットを載せたモバイルマニピュレーターなどがあり、向く条件が違います。
この記事では、運ぶ物・行き先・レイアウトの変わりやすさ・人やフォークリフトとの混在から、どの方式が向くかを切り分ける流れを図にし、5つの条件ごとに向いている方式と、導入の前に確かめることを紹介します。
搬送の条件から方式を切り分ける流れ
まず、今の搬送を「何を、どこからどこへ、1日に何回、どんな荷姿で」運んでいるかに分けて書き出します。行き先が決まっているか、運び方(台車・パレット・箱)をそのまま使いたいか、着いた先の作業も自動にしたいかで、候補の方式が絞れます。次の図は、各出典の説明をもとに編集部が整理した目安です。
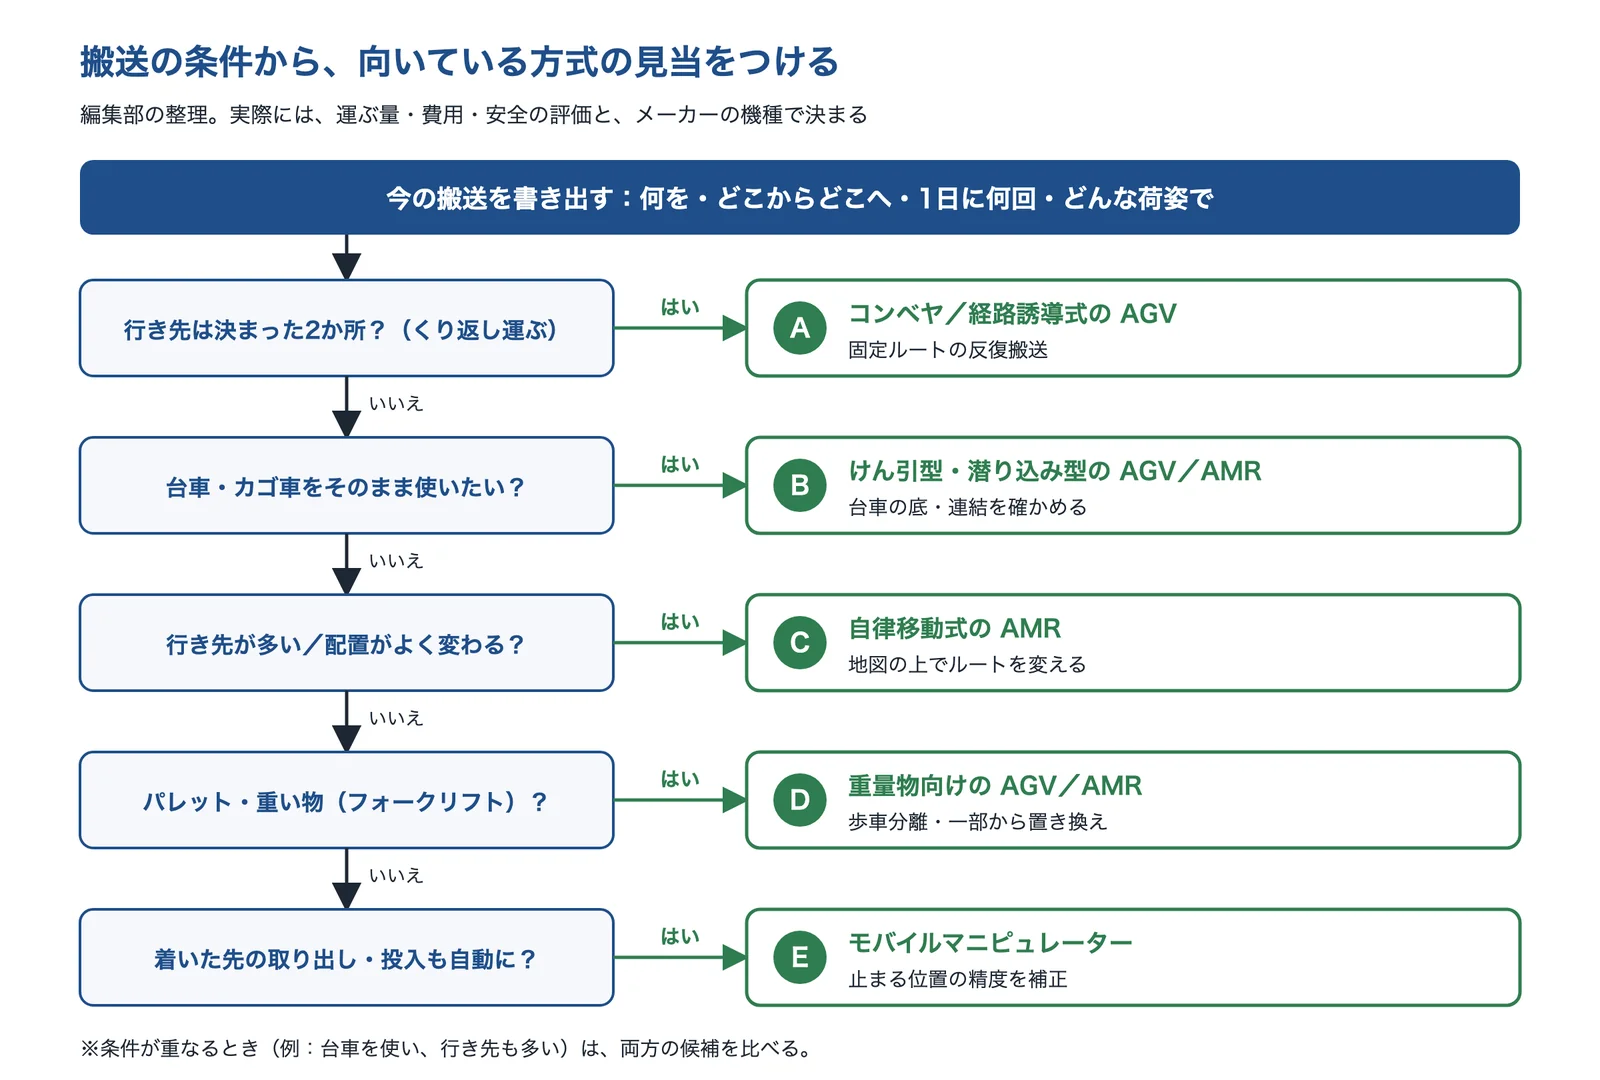
出典:日本産業車両協会の資料(2026年)・MONOist「中堅中小製造業の自動化 虎の巻(7)」をもとに AI(Claude)で作成
日本産業車両協会の資料(2026年、厚生労働省の検討会の資料)は、無人搬送車の制御方式を、経路に沿って設置した誘導体(磁気テープ・光反射テープ・電磁誘導ケーブルなど)に沿って走る経路誘導式と、自己位置推定の機能で、誘導体がなくても目的地へ移動する自律移動式などに分けています。MONOist の連載は、AGV は2拠点間の繰り返し走行に、AMR は既存設備でのフレキシブルな稼働に適しているとしています。
出典:専門家検討会での「無人搬送車」の現状と安全(2026年2月16日)|日本産業車両協会(厚生労働省)、中堅中小製造業の自動化 虎の巻(7)無人搬送機の導入時の注意点(2026年)|MONOist
条件ごとの向いている方式と確かめること
搬送の条件(A〜E)ごとに、向いている方式、導入の前に確かめること、見誤りやすい点をまとめました。「確かめることと進め方」は、本文の出典をもとに編集部が整理したものです。
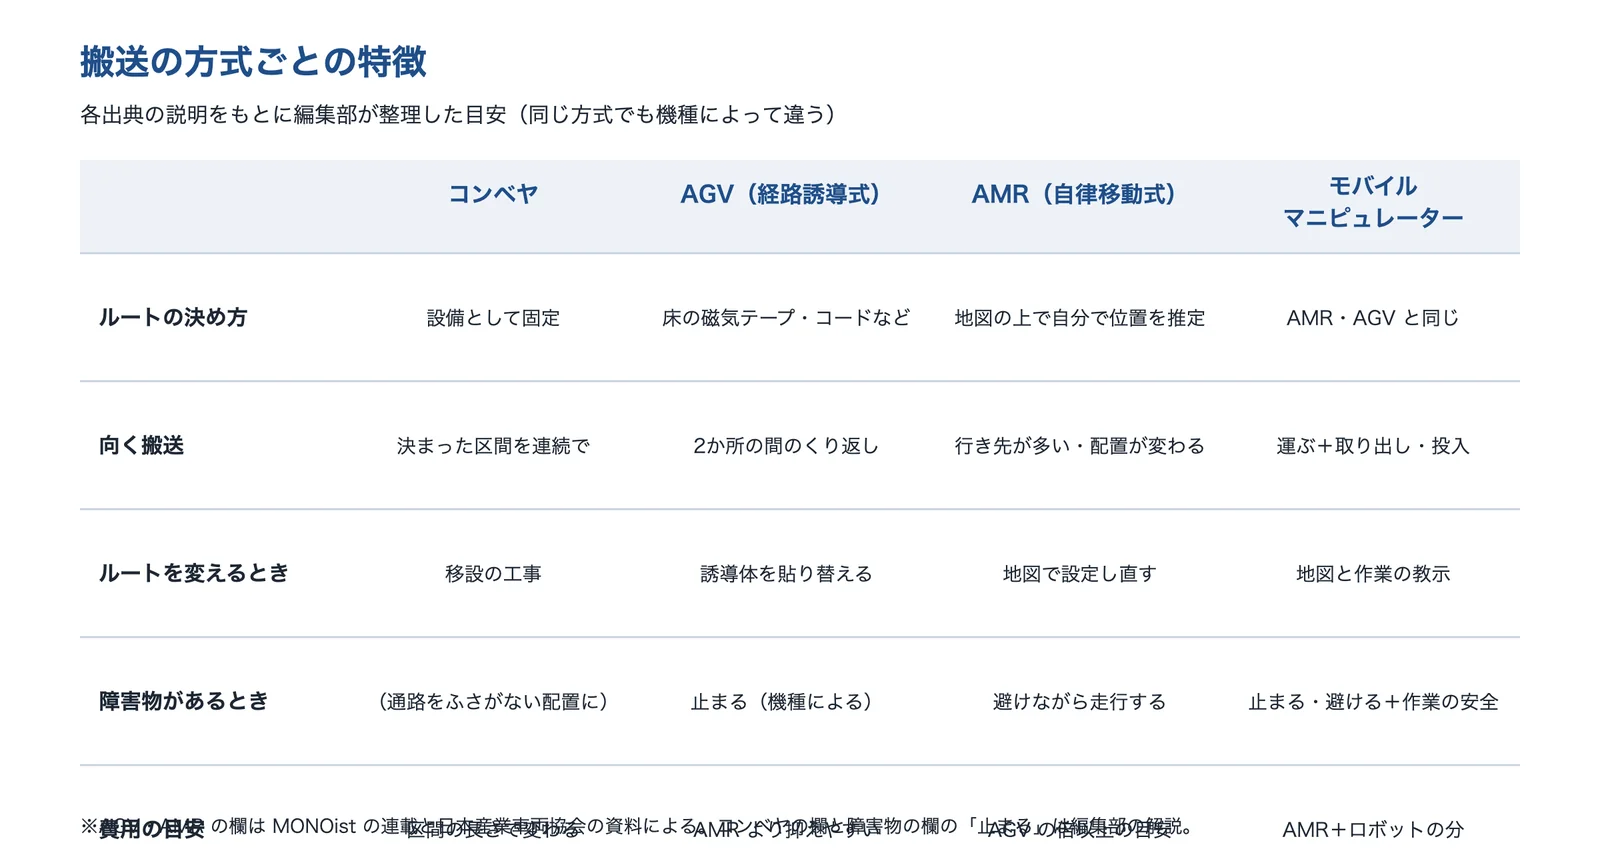
出典:MONOist「中堅中小製造業の自動化 虎の巻(7)」・日本産業車両協会の資料(2026年)をもとに AI(Claude)で作成
決まった2か所の間を、くり返し運ぶ
加工機から検査場へ、倉庫から組立ラインへなど、行き先がいつも同じ。運ぶ回数が多い。
- 向いている方式
- 行き先が決まっているなら、コンベヤか、床のテープやコードに沿って走る経路誘導式の AGVが候補です。MONOist の連載(ロボットメディア 小林賢一氏)は、AGV は固定的なルート(2拠点間)の反復搬送、長距離、広い通路幅に向くとし、導入費用を抑えたい場合は AGV を基本にし、AGV を導入しやすい現場環境を整えることを勧めています。
- 確かめることと進め方
- ルートの決め方の違いを知る床の誘導体に沿うか、自分で位置を推定するか
- 運ぶ回数・距離・時間を測る置き換える搬送の量を先に数える
- 通路と床を確かめる通路幅・段差・勾配・溝
コンベヤは止まらずに大量に流せますが、通路を横切る所には置きにくく、レイアウトを変えるときに移設の工事が要ります(編集部の解説)。AGV でも、フォークリフトが行き交う現場では、MONOist の連載は AGV 専用の通路を確保するのがベストとしています。
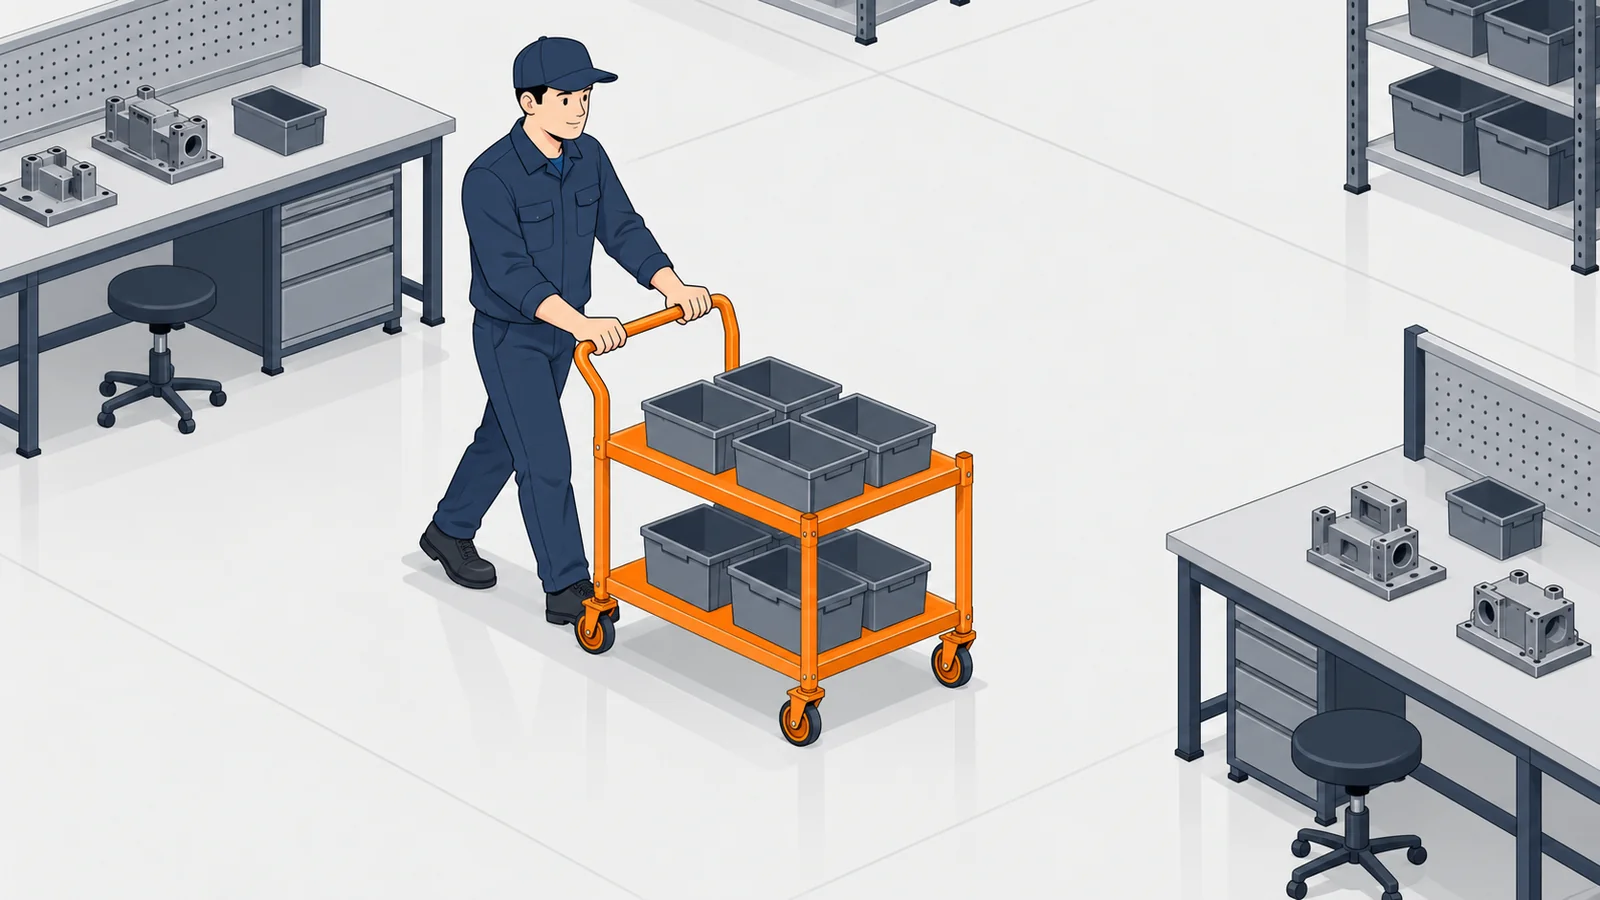
台車・カゴ車に載せて、人が押して運んでいる
部品や仕掛品を台車に載せて、工程の間を人が押して回っている。台車はこれからも人が使いたい。
- 向いている方式
- 台車ごと運ぶけん引型か、台車の下に入って持ち上げる潜り込み型(リフト型)の AGV・AMR が候補です。MONOist の連載は、AGV・AMR の搬送方法を GTP(棚移動型)、アタッチメント取付型、けん引型などに分け、けん引型は工場での重量物の運搬に利用されることが多いとしています。
- 確かめることと進め方
- 荷姿と移載の方式を決めるけん引・潜り込み・載せる・コンベヤで受け渡す
- 今の台車が使えるかを確かめる台車の底のすき間、キャスター、連結の方法
MONOist の連載は、カゴ車の底部は床との間にすき間がないため棚移動型が下に滑り込めず、けん引型を選んだり、独自のアタッチメントが必要になったりするとしています。また、AGV・AMR ともにカゴ車の自動切り離しはできても自動連結ができず、連結を人手で行う機種も多いので、事前に確かめるよう勧めています。
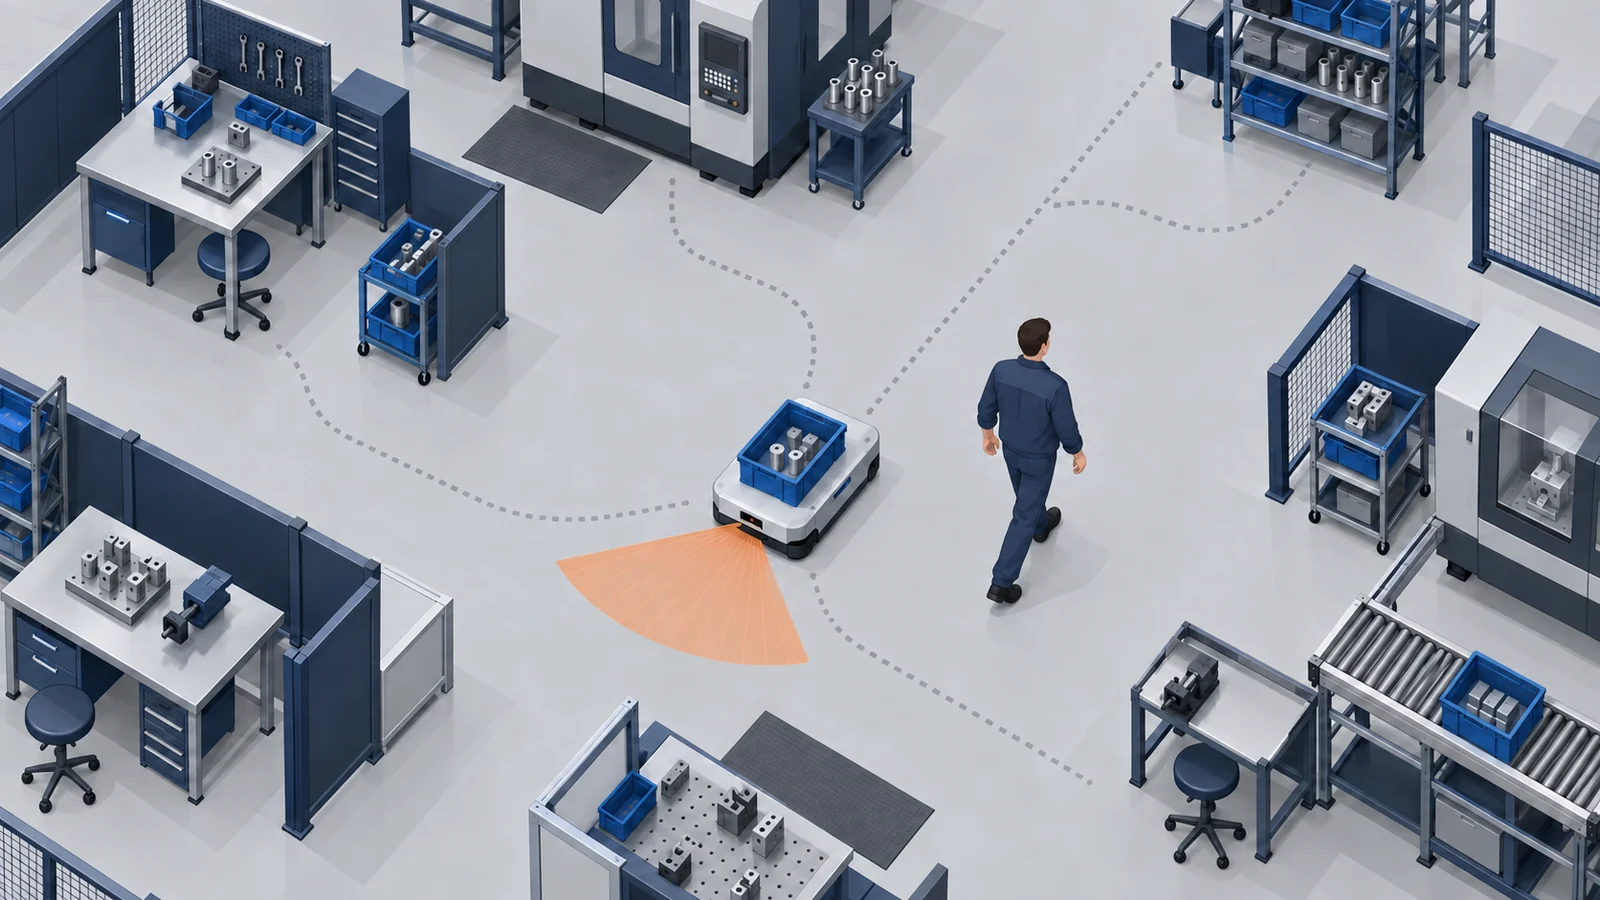
行き先が多い・レイアウトがよく変わる・人と同じ通路を走る
行き先が工程ごとに変わる。設備の配置替えが多い。専用の通路を作れず、人とすれ違う。
- 向いている方式
- 床に誘導体を敷かずに走る自律移動式の AMRが候補です。日本産業車両協会の資料は、自律移動式を、無人搬送車がもつ自己位置推定や走行制御の機能によって、軌道・誘導体・人の操縦がなくても目的地へ移動する方式としています。MONOist の連載は、AMR は自律移動、複雑な経路設定、小回りが利く、ネットワークの拡張性に特長があるとしています。
- 確かめることと進め方
- ルートの決め方の違いを知るLiDAR などで周りを測り、地図の上で位置を推定する
- 費用の目安を知るAMR は AGV の倍以上の価格の目安
- 安全の決まりを確かめる人を検出して止まる、非常停止
MONOist の連載は、LiDAR SLAM は環境の変化に影響され、センサーで床を認識する場合は床の凸凹や段差で正常に作動しないことも想定されるので、事前に現場の環境を正確に把握するよう勧めています。また、フォークリフトと共存できない場合に AMR を入れて優先順位を付ける方法は、安全性確保の観点からはあまり推奨できないとしています。
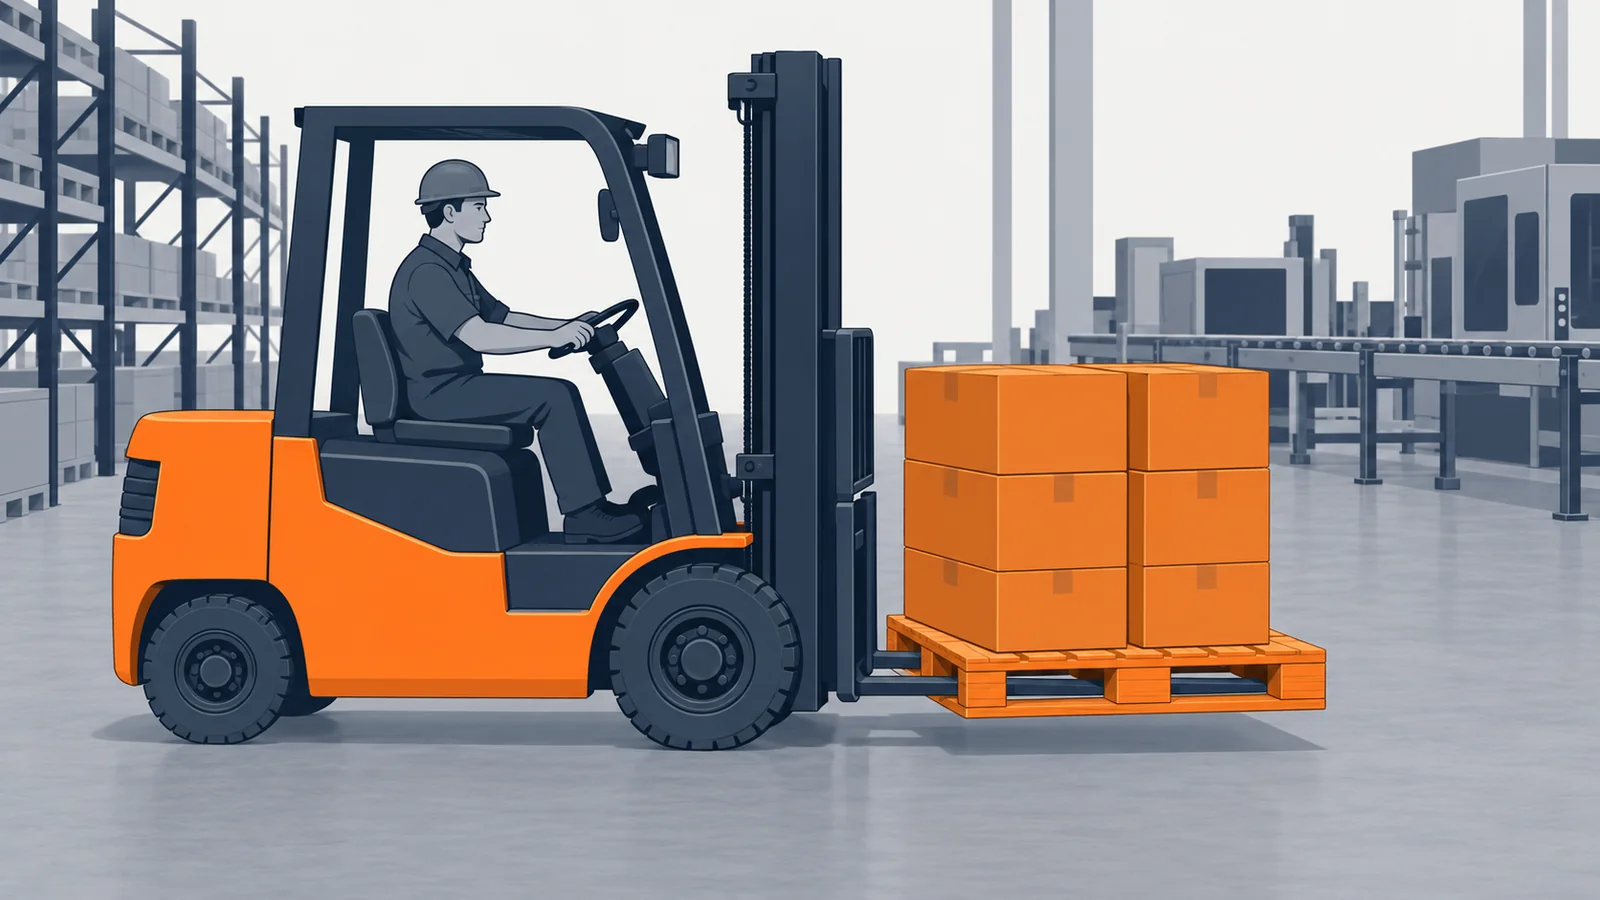
パレットや重い物を、フォークリフトで運んでいる
パレットに載せた材料や製品を、フォークリフトで倉庫と工程の間に運んでいる。運転できる人が限られる。
- 向いている方式
- パレットや棚の下に潜り込んで持ち上げる重量物向けの AGV・AMRが候補です。匠の導入事例では、フォークリフトでの荷移動を減らすことと、安全のための歩車分離を目的に、1,000kg 積みの AGV を2台入れています。三明が扱う AMR には最大1t 可搬のものがあります。
- 確かめることと進め方
- 荷姿と移載の方式を決めるパレット・棚・台車のどれで運ぶか
- 運ぶ回数・距離・時間を測るフォークリフトの仕事のうち、どこを置き換えるか
- 安全の決まりを確かめる人の検出、運転区域の表示
フォークリフトの仕事を全部置き換える必要はありません。MONOist の連載は、一部のフォークリフト(例えば夜間稼働が可能な搬送ルートなど)を無人搬送機に代替えすることも選択肢になるとしています。スギノマシンの事例でも、置き換えたのは工場棟の間の搬送の一部でした。
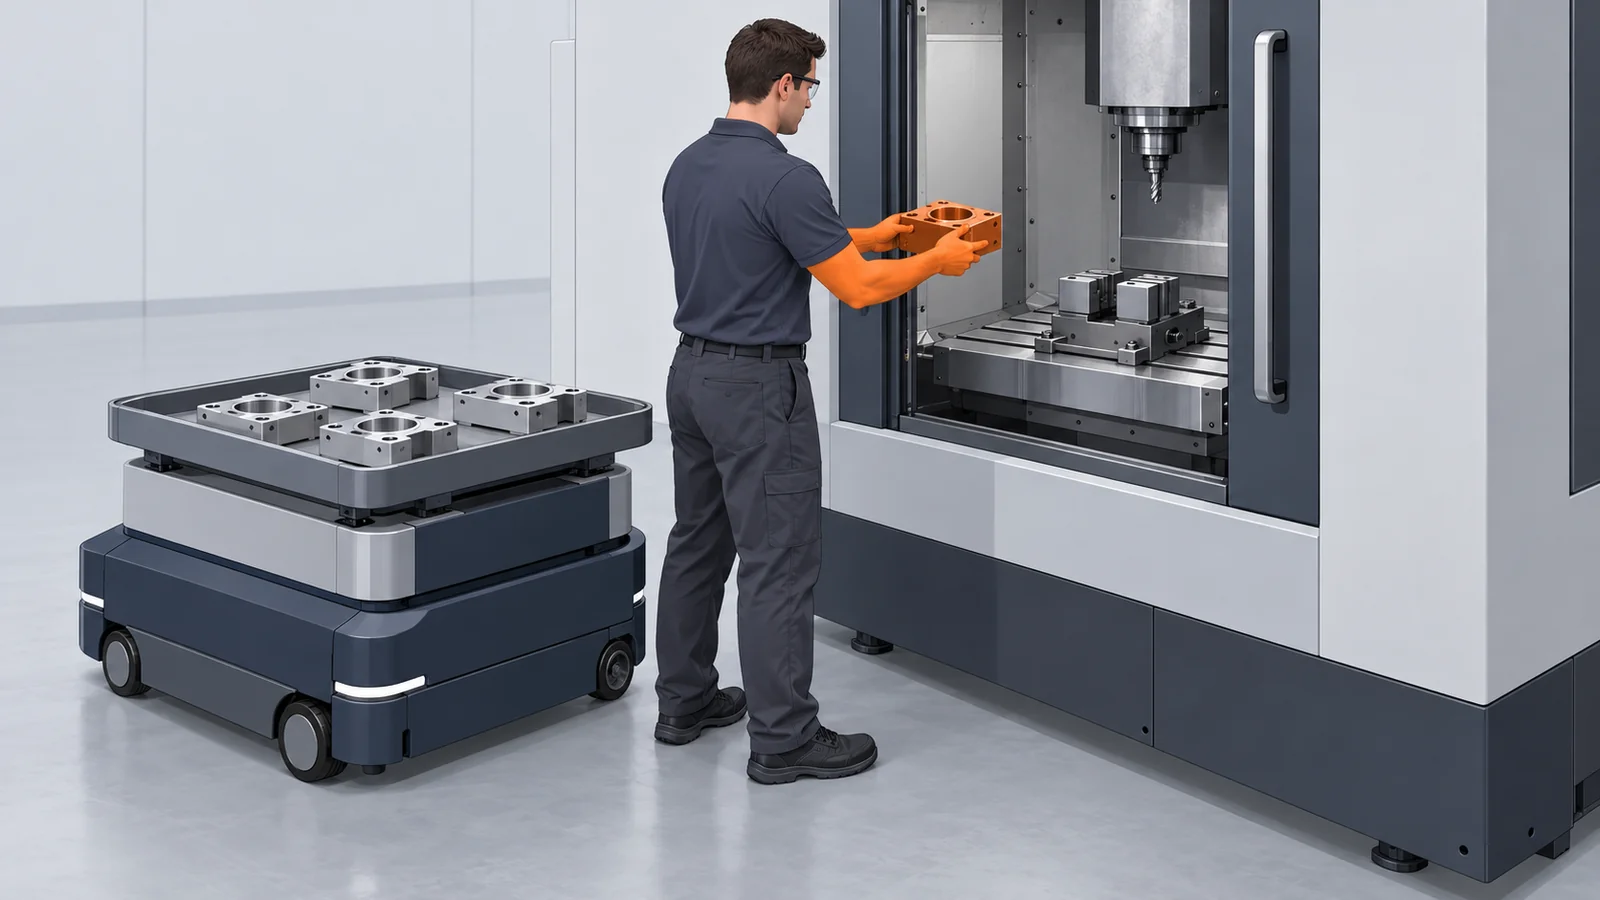
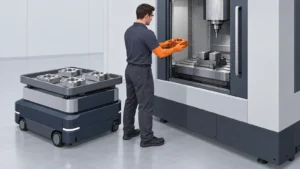
運ぶだけでなく、積み下ろしや機械への出し入れも人がしている
搬送は自動にできても、着いた先でワークを取り出す、機械にセットする作業に人が付いている。
- 向いている方式
- AMR や AGV に協働ロボットを載せたモバイルマニピュレーターが候補です。シナノケンシは、協働ロボットを載せた AMR で、搬送と、荷物のピックアップや機械装置のボタン操作などの作業を自動化できるとしています。三明の新型AGBOT は、工程間・機械間の搬送と、組み立てや治具の投入・排出など複数の工程を自動化するとしています。
- 確かめることと進め方
- 止まる位置の精度を確かめる走行の誤差をカメラなどで補正するか
- 安全の決まりを確かめる協働ロボットと移動の両方のリスク
- つかむ方法の考え方課題ページ「柔らかいものをつかみたい」
走って止まる位置には誤差があります。スギノマシンのアーム搭載 AMR の停止精度は±20mm(高精度時±5mm)で、三明の新型AGBOT は AMR の誤差をカメラ測定で補正しています。ロボットでつかむ作業に必要な精度と、止まる位置の精度が合うかを確かめます(編集部の解説)。
なぜ、方式によって向く条件が違うのか
搬送の方式は、ルートをどう決めるか(床の誘導か、自分で位置を推定するか、設備として固定するか)と、荷をどう持つか(載せる・引く・潜り込む・ロボットでつかむ)の組み合わせで違いが出ます(編集部の解説)。
床の誘導に沿うか、自分で位置を推定するか
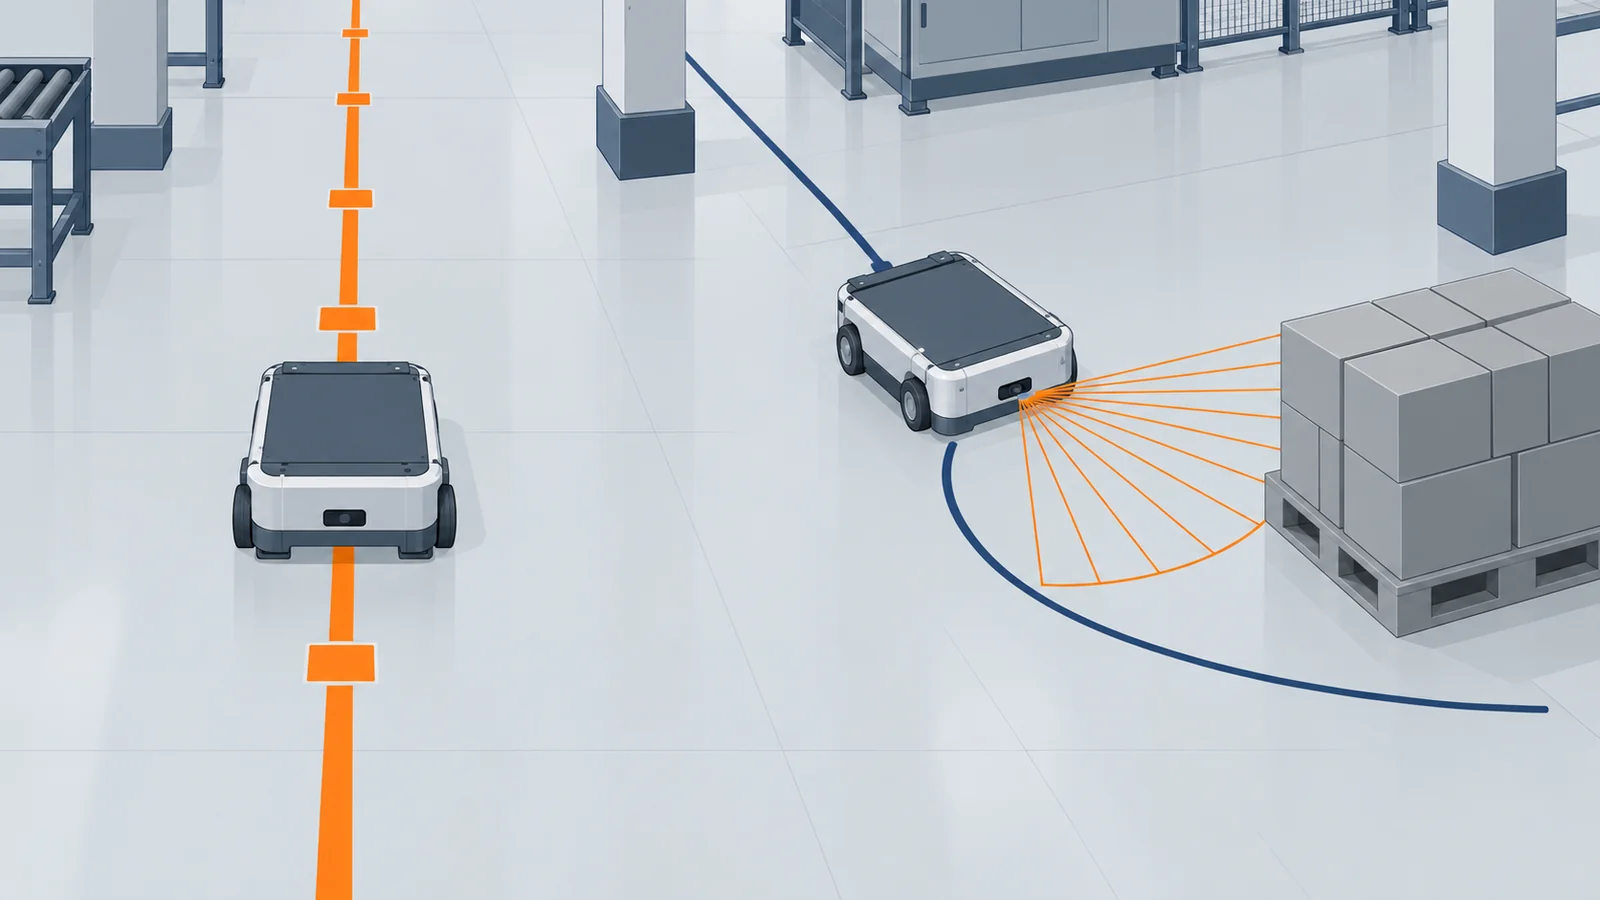
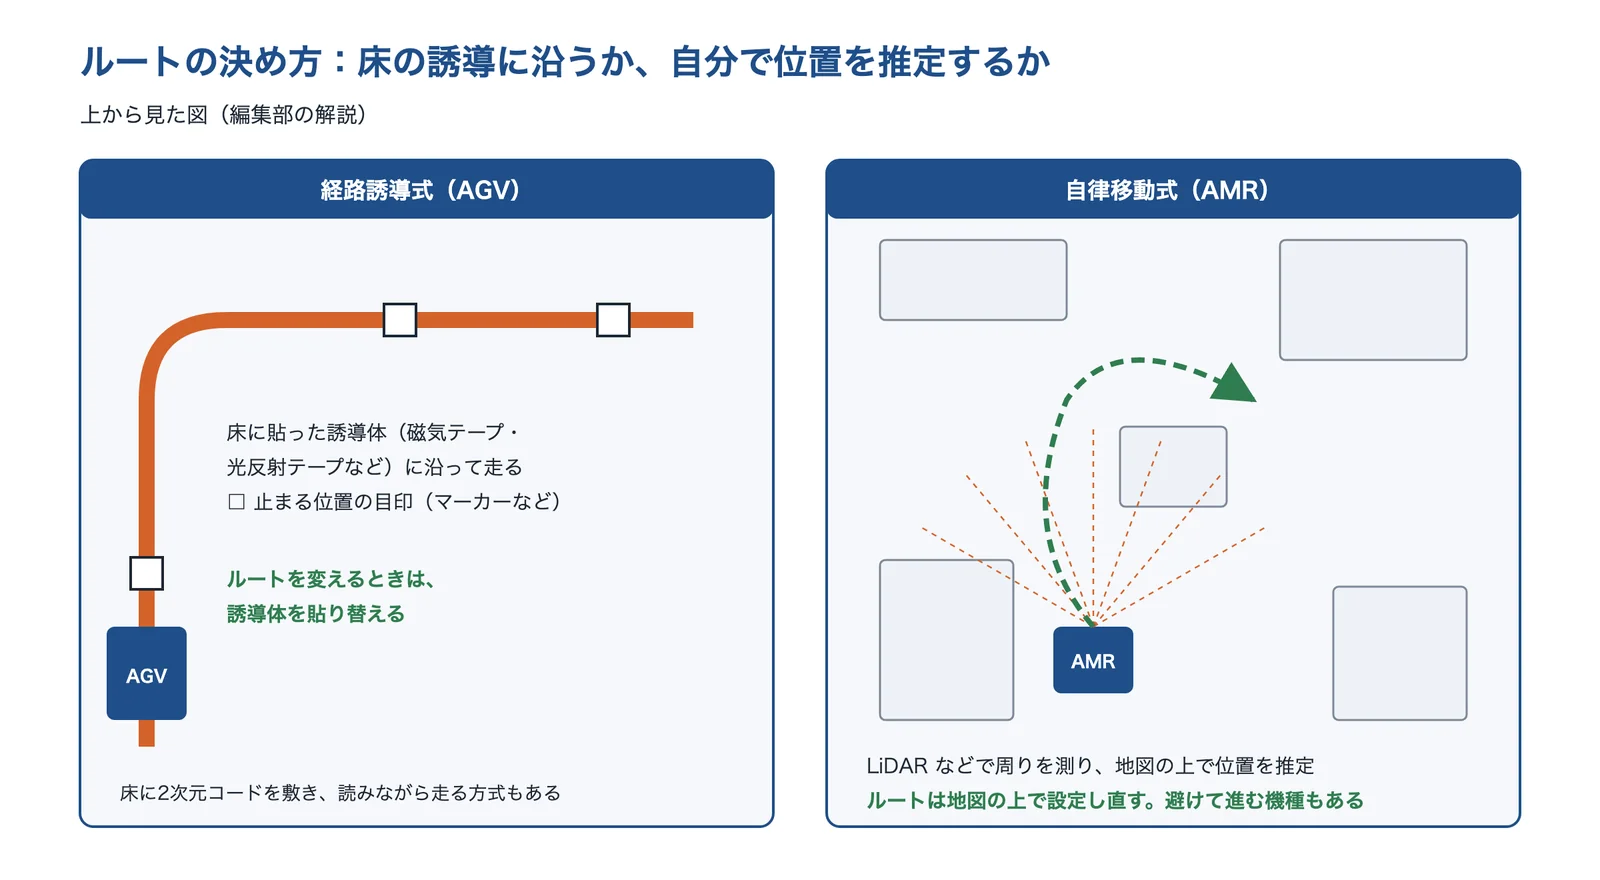
MONOist の連載は、AGV は磁気テープやランドマーク(サインポストや QR コードなど)によって誘導され、AMR は LiDAR SLAM やセンサーで自ら周囲の状況を認識して、障害物を避けながら走行するとしています。LiDAR はレーザーで距離や形を測る技術、SLAM は自己位置の推定と地図の作成を同時に行う技術です。
誘導体に沿って走る方式は、ルートを変えるときに誘導体を貼り替えます。MONOist の連載は、製造現場で最も活用されていると思われる AGV として、誘導路は磁気テープを貼るだけで、コース設定やレイアウト変更を利用者が行える機種を紹介しています。自律移動式は、地図の上でルートや停止位置を設定し直します(編集部の解説)。
出典:日本産業車両協会の資料(2026年)・MONOist「中堅中小製造業の自動化 虎の巻(7)」をもとに AI(Claude)で作成
荷姿と移載のしかたで、合う機種が決まる
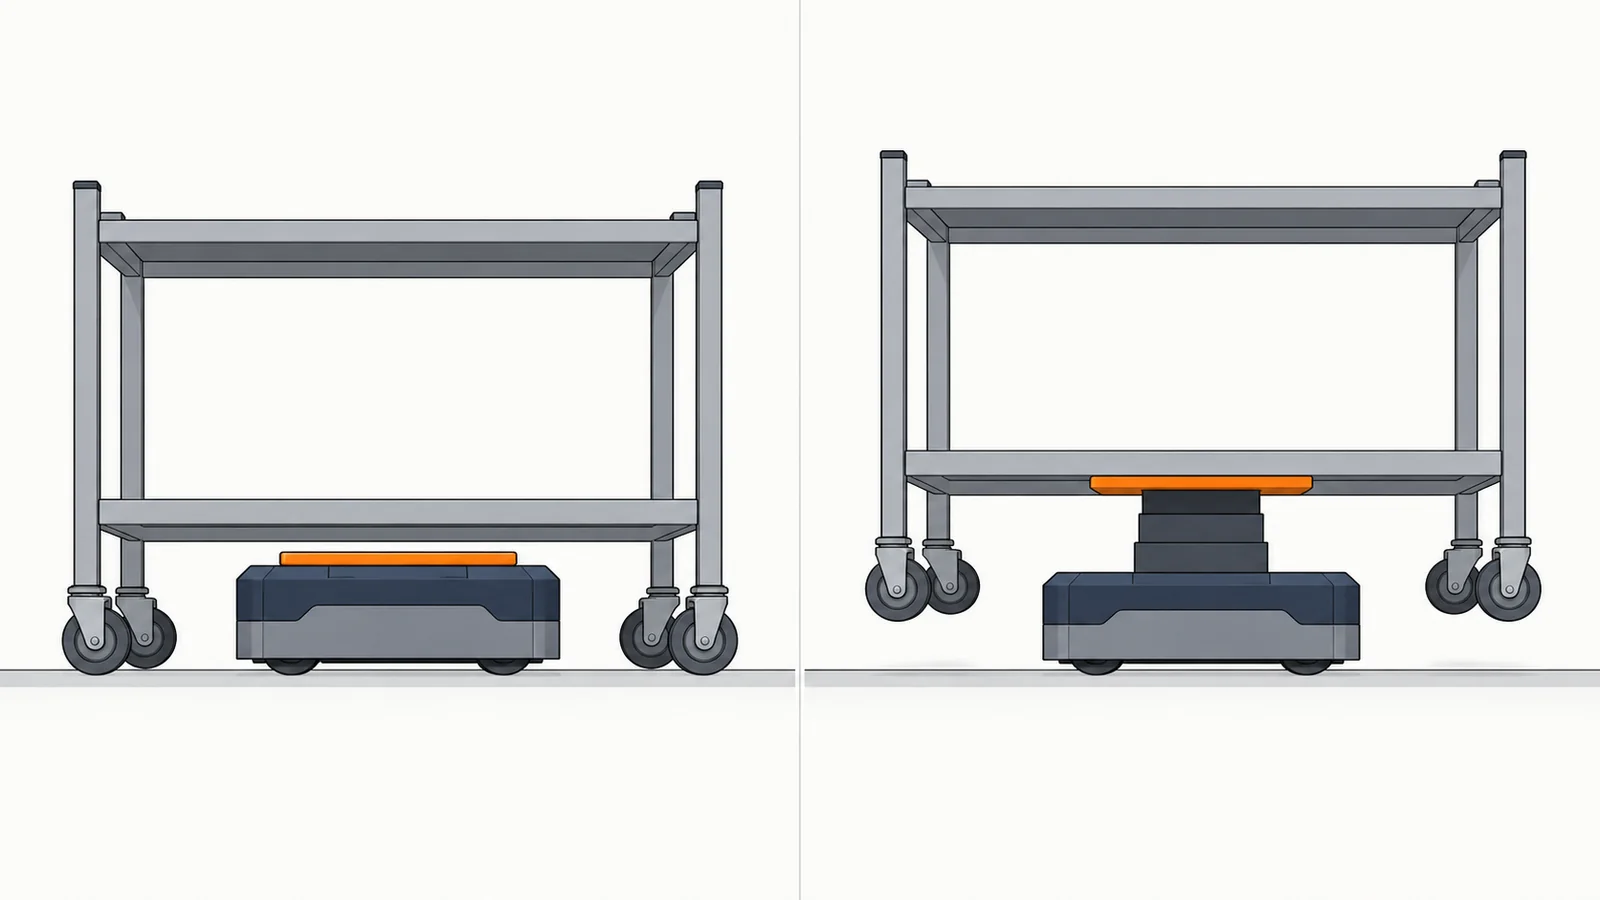
同じ AMR でも、荷を天板に載せる、台車を引く、台車や棚の下に潜り込んで持ち上げる、コンベヤで受け渡す、ロボットでつかむで、機種と周りの設備が変わります。MONOist の連載は、GTP(棚移動型)は取扱量や品目数の多い物流施設に適し、けん引型は工場での重量物の運搬に利用されることが多いとしています。
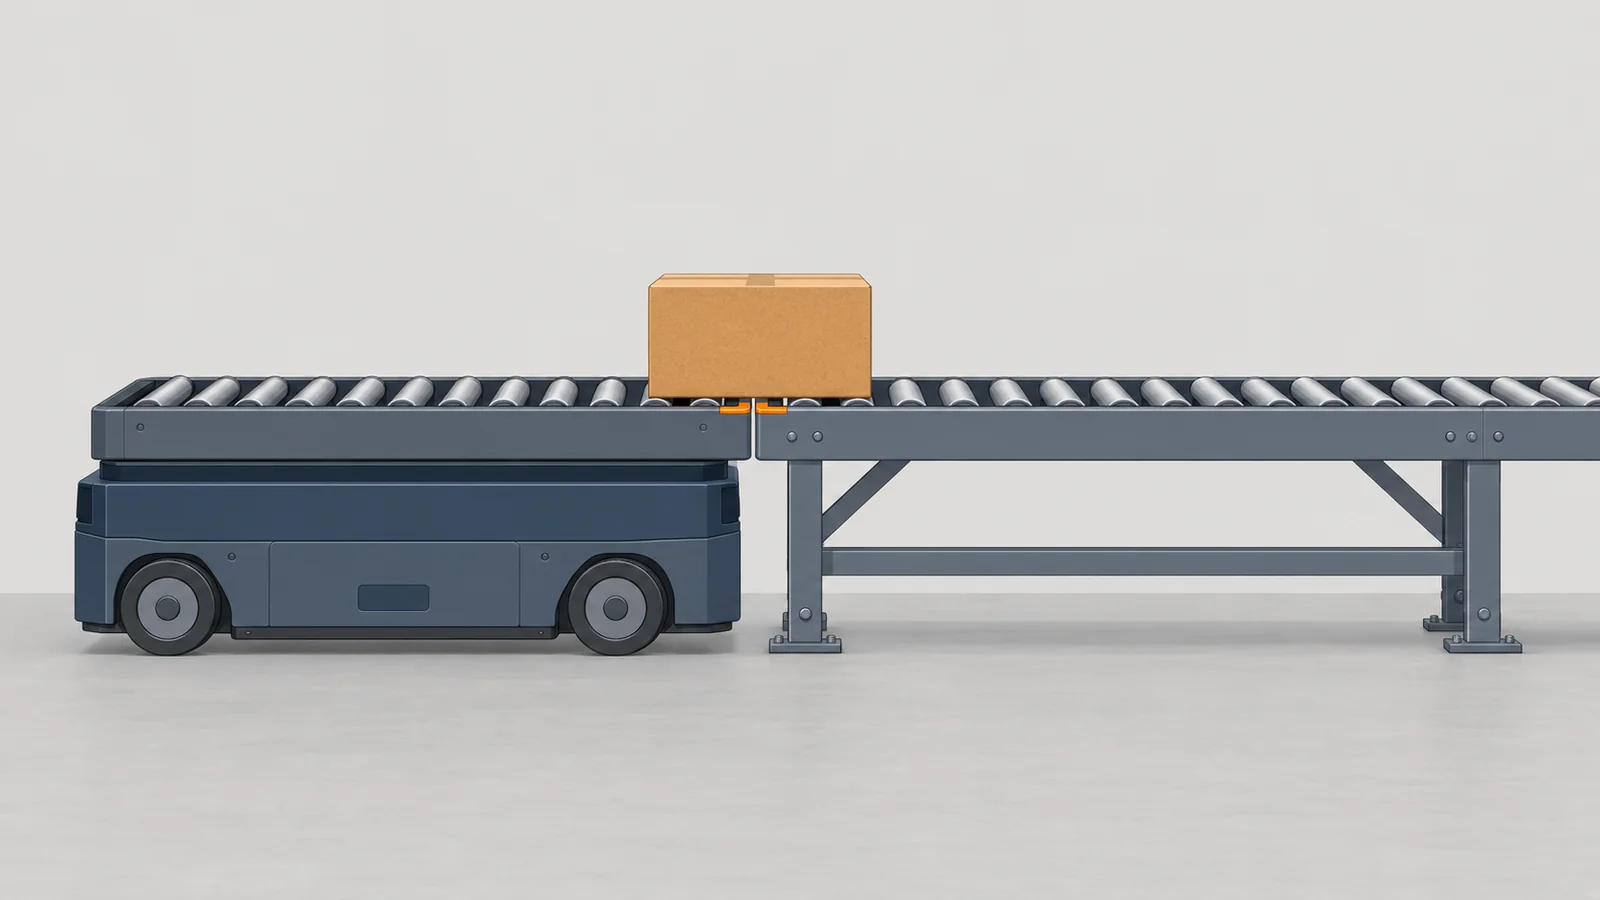
着いた先での受け渡しも自動にするなら、その場所の設備との連携が要ります。セントラルコンベヤーは、AMR にコンベヤを載せて AMR からコンベヤを制御し、PLC と連携して既設のラインへ組み込むこともできるとしています。
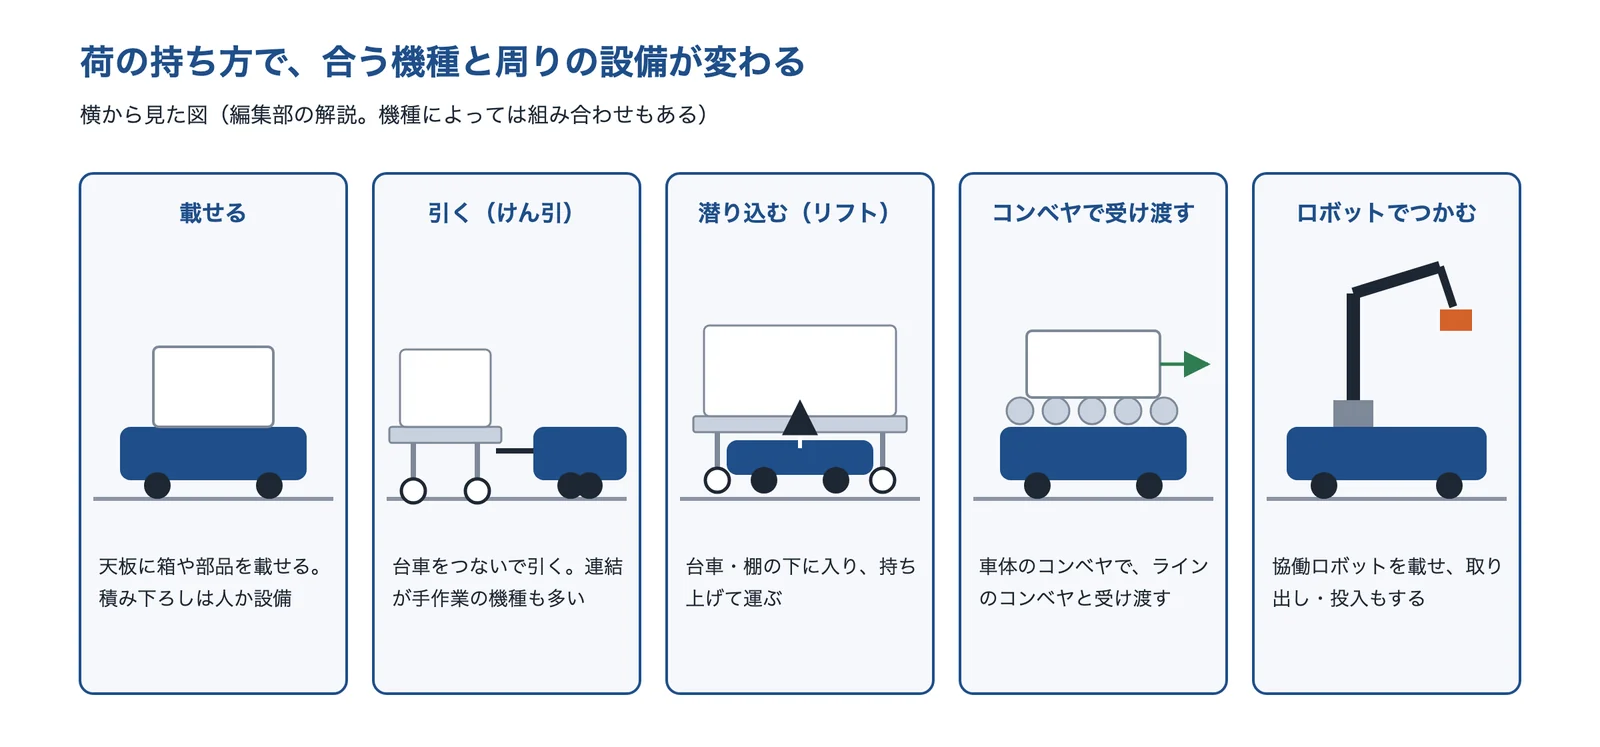
出典:MONOist「中堅中小製造業の自動化 虎の巻(7)」・セントラルコンベヤー・ASPINAをもとに AI(Claude)で作成
費用の目安
MONOist の連載は、無人搬送機の本体価格を100〜700万円台程度とし、サブスクリプションやレンタルできる場合もあるとしています。また、AMR は AGV に比べ、倍以上の価格だと思っていた方がいいとし、本体価格にシステム設計、周辺関連機器との連携、保守などを含めると、1台1,000万円以上かかる場合もあるとしています。納期は2〜5カ月程度、設定は1日〜2日程度が目安とされています。
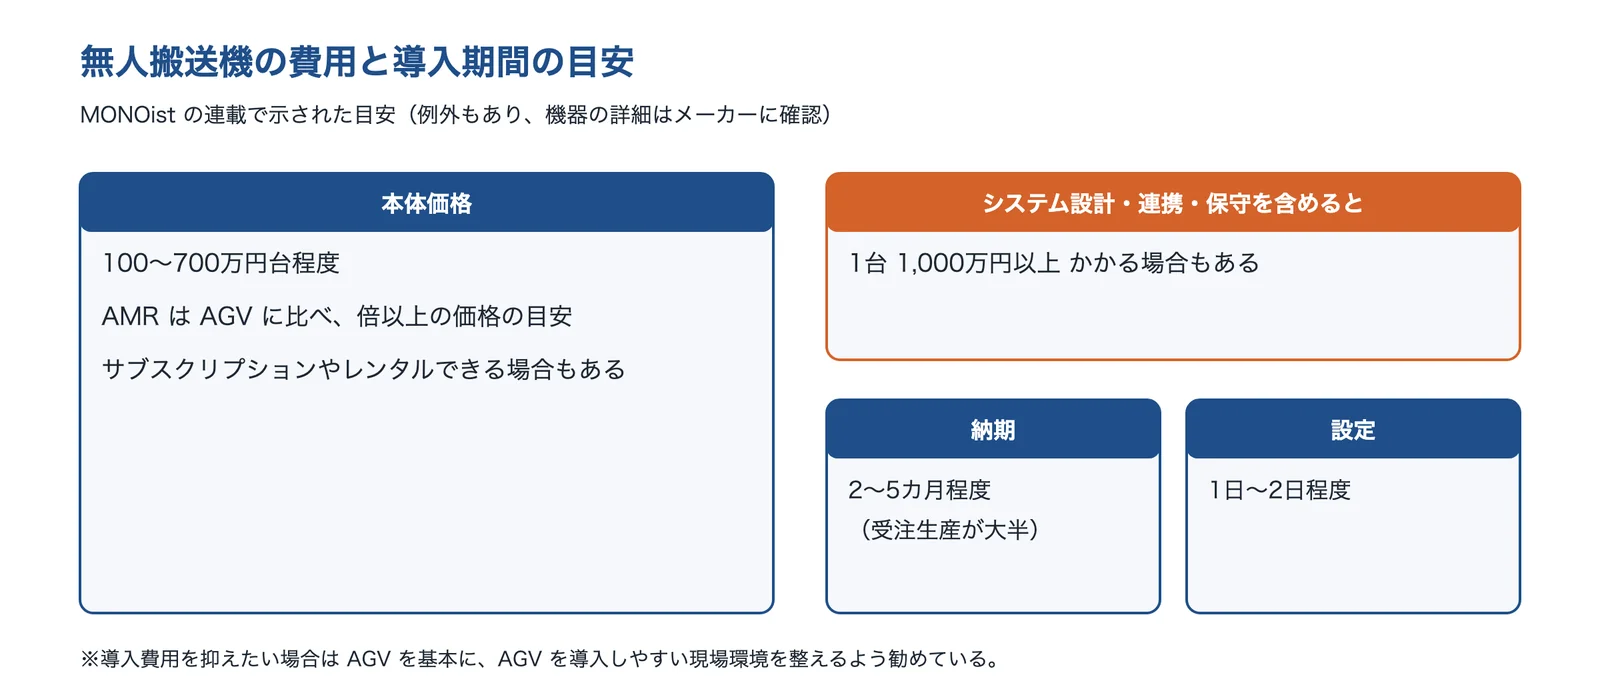
出典:MONOist「中堅中小製造業の自動化 虎の巻(7)」をもとに AI(Claude)で作成
出典:中堅中小製造業の自動化 虎の巻(7)(2026年)|MONOist、同 2ページ目、自律走行AMR AMR+コンベヤで搬送を自動化|セントラルコンベヤー
導入の前に確かめることと進め方
搬送の自動化は、運ぶ量を数える → 走る場所を確かめる → 扉・エレベーター・屋外をどうするか決める → 安全の決まりを満たす → 台数と上位のシステムを決めるの順に進めると、あとからの手戻りが減ります(編集部の整理)。
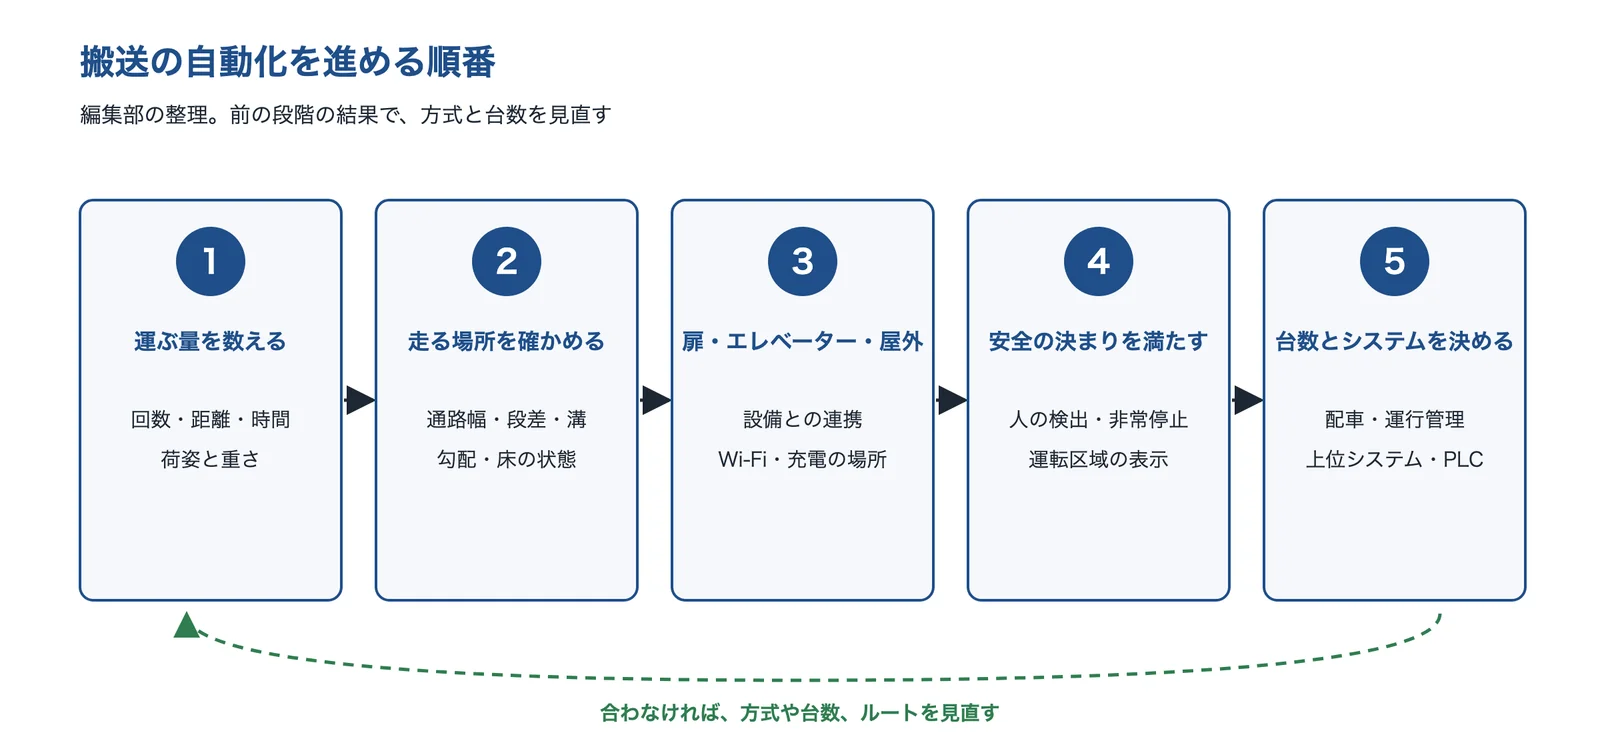
出典:この記事の内容をもとに AI(Claude)で作成
今の搬送の回数・距離・時間を数える
置き換える搬送が1日に何回、どれだけの距離と時間かを先に数えると、効果の見込みと台数が決めやすくなります。MONOist の連載は、建屋間の搬送について、人手による搬送が1日にどれくらいの頻度で、どれくらいの時間を要しているのかを検証し、費用対効果から導入に値するのかを確かめるよう勧めています。
OKIサーキットテクノロジーの鶴岡事業所(山形県鶴岡市)は、AMR を2台入れ、まず1つのフロアの7ルートで工程間搬送を始めて、1日当たり16km の搬送距離を置き換え、人の作業時間で1日当たり4時間を削減しました。続けてエレベーターで1〜3階を移動する4ルートを足し、2台・11ルートで、1日当たり47km、作業時間で11.75時間の削減効果を見込むとしています(2022年。最終的な検証はできていないとしている)。同年8月には AMR を1台足して3台にしています。
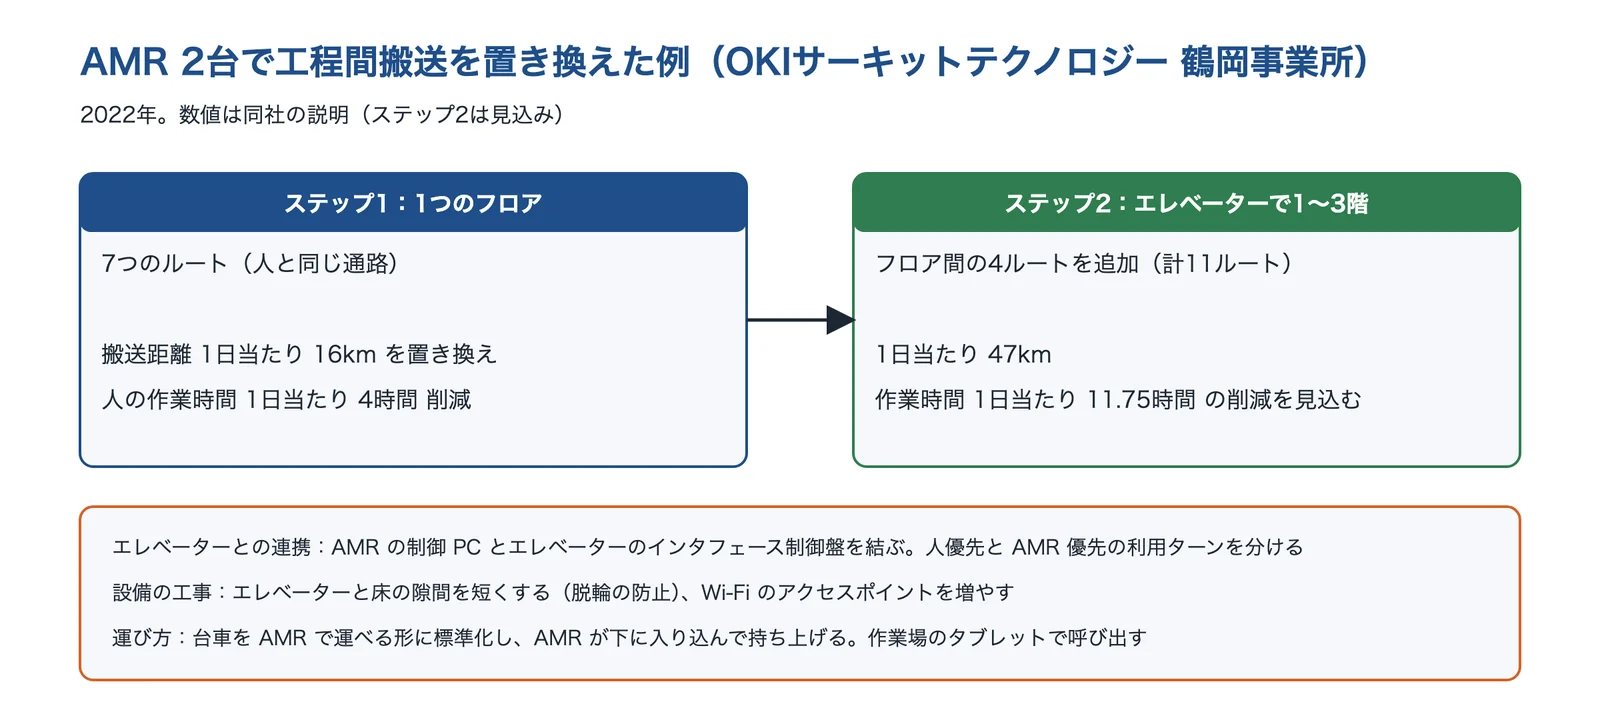
出典:MONOist「スマート工場最前線」(2022年)・同 3ページ目をもとに AI(Claude)で作成
通路・床・段差を確かめる
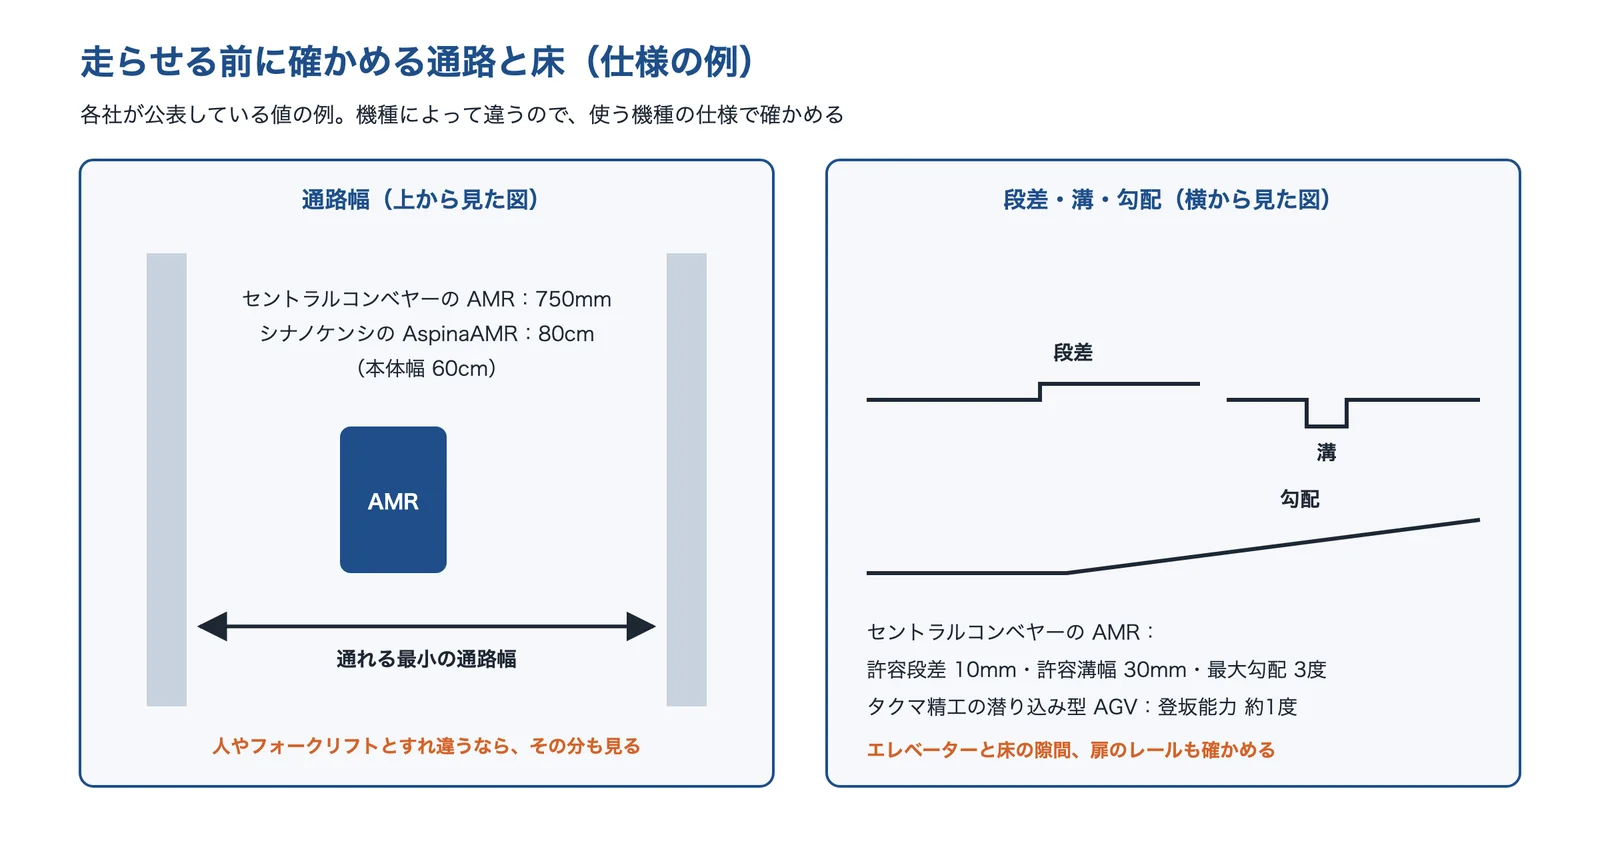
走れる場所の条件は機種ごとに決まっています。例えば、セントラルコンベヤーの AMR+コンベヤ(AMR は YOUIBOT B300)の仕様表は、最小通路幅750mm、許容段差10mm、許容溝幅30mm、最大勾配3度、シナノケンシの AspinaAMR は本体幅60cm で最小幅80cm の通路を走れるとしています。タクマ精工の潜り込み型 AGV の登坂能力は約1度です。通路の幅、床の段差や溝、スロープ、床の汚れや凸凹を、走らせたいルートに沿って確かめます。
出典:セントラルコンベヤー・ASPINA・タクマ精工をもとに AI(Claude)で作成
扉・エレベーター・屋外をどうするか
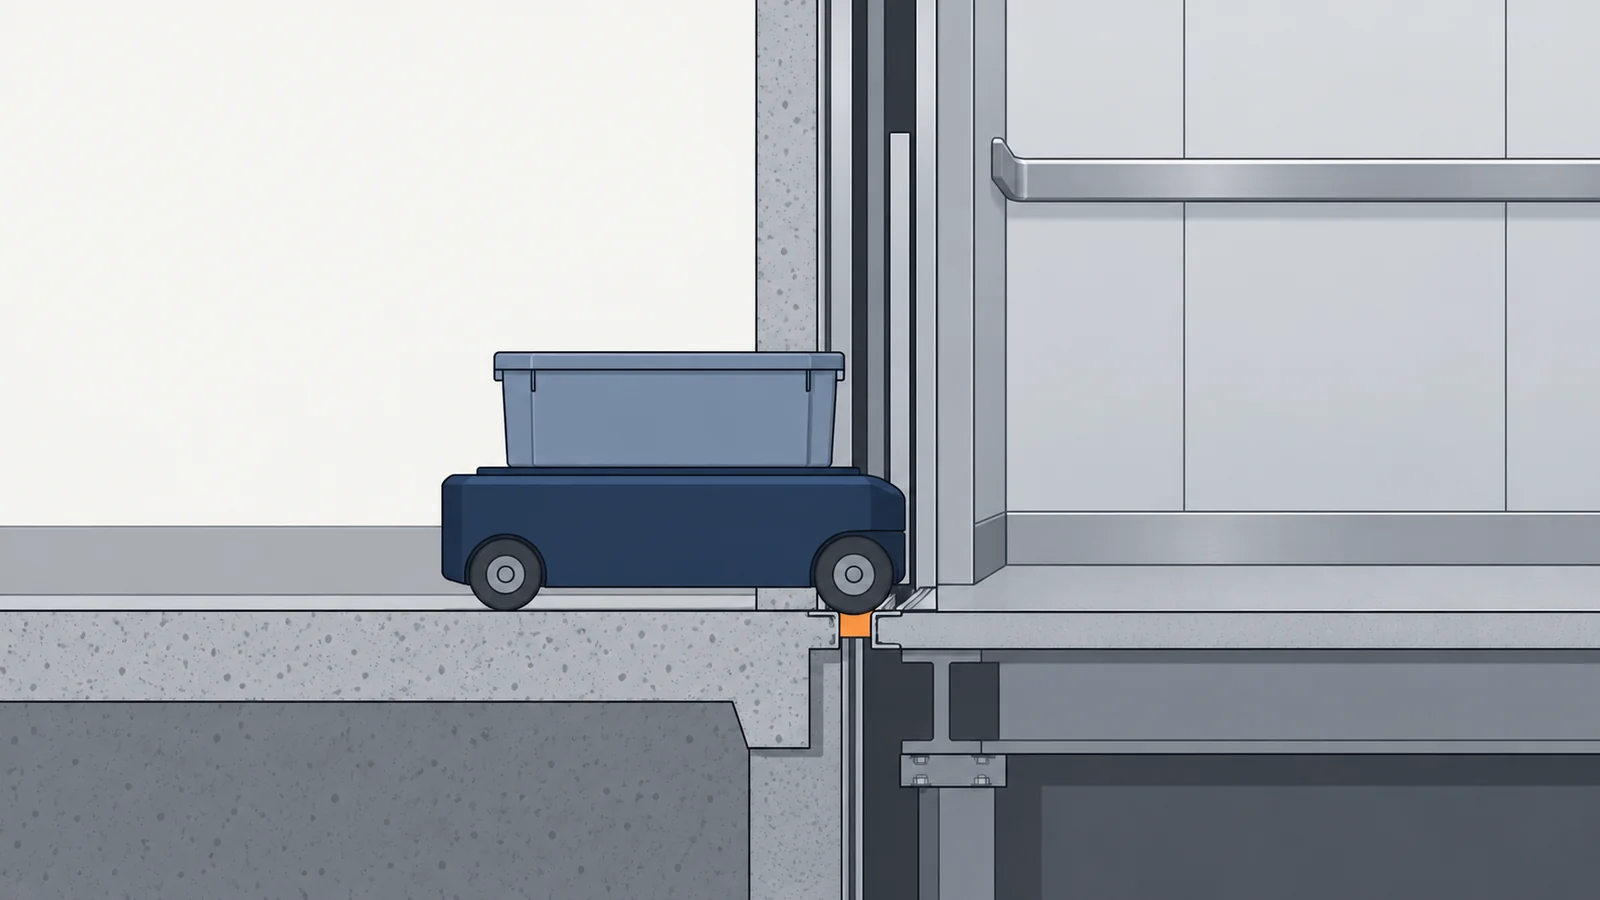
扉やエレベーターをまたぐ搬送は、設備との連携が要ります。OKIサーキットテクノロジーは、AMR の制御 PC とエレベーターのインタフェース制御盤を結んで連携させ、エレベーターを人優先と AMR 優先の利用ターンに完全に分けて運用しています。AMR の脱輪を防ぐためのエレベーターと床の隙間の短縮工事や、Wi-Fi のアクセスポイントの増強も行いました。
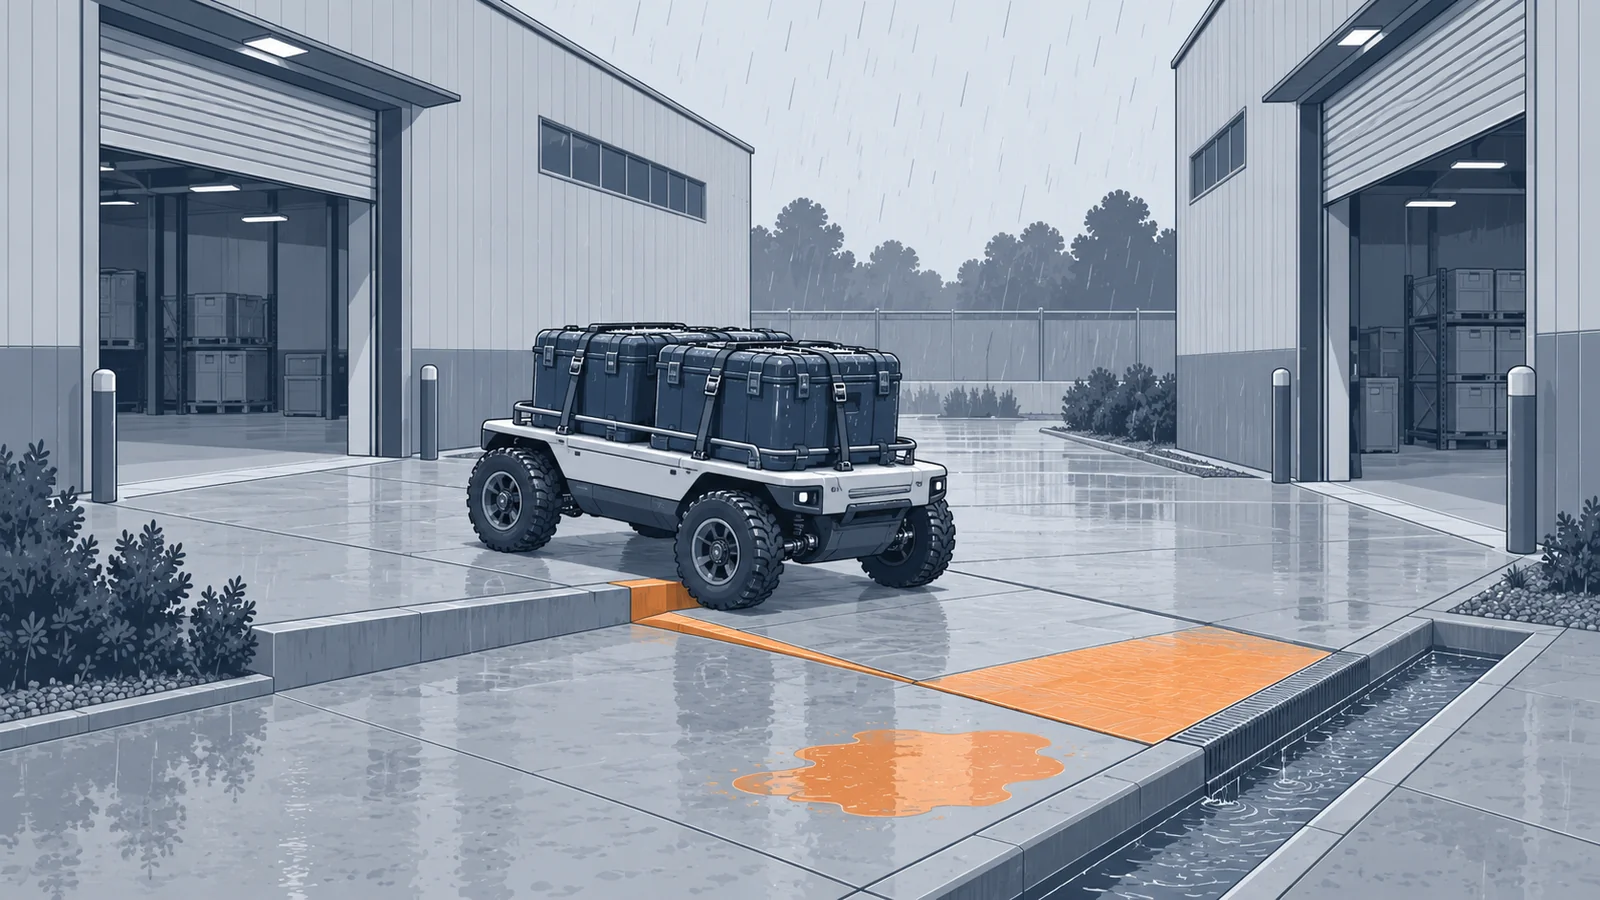
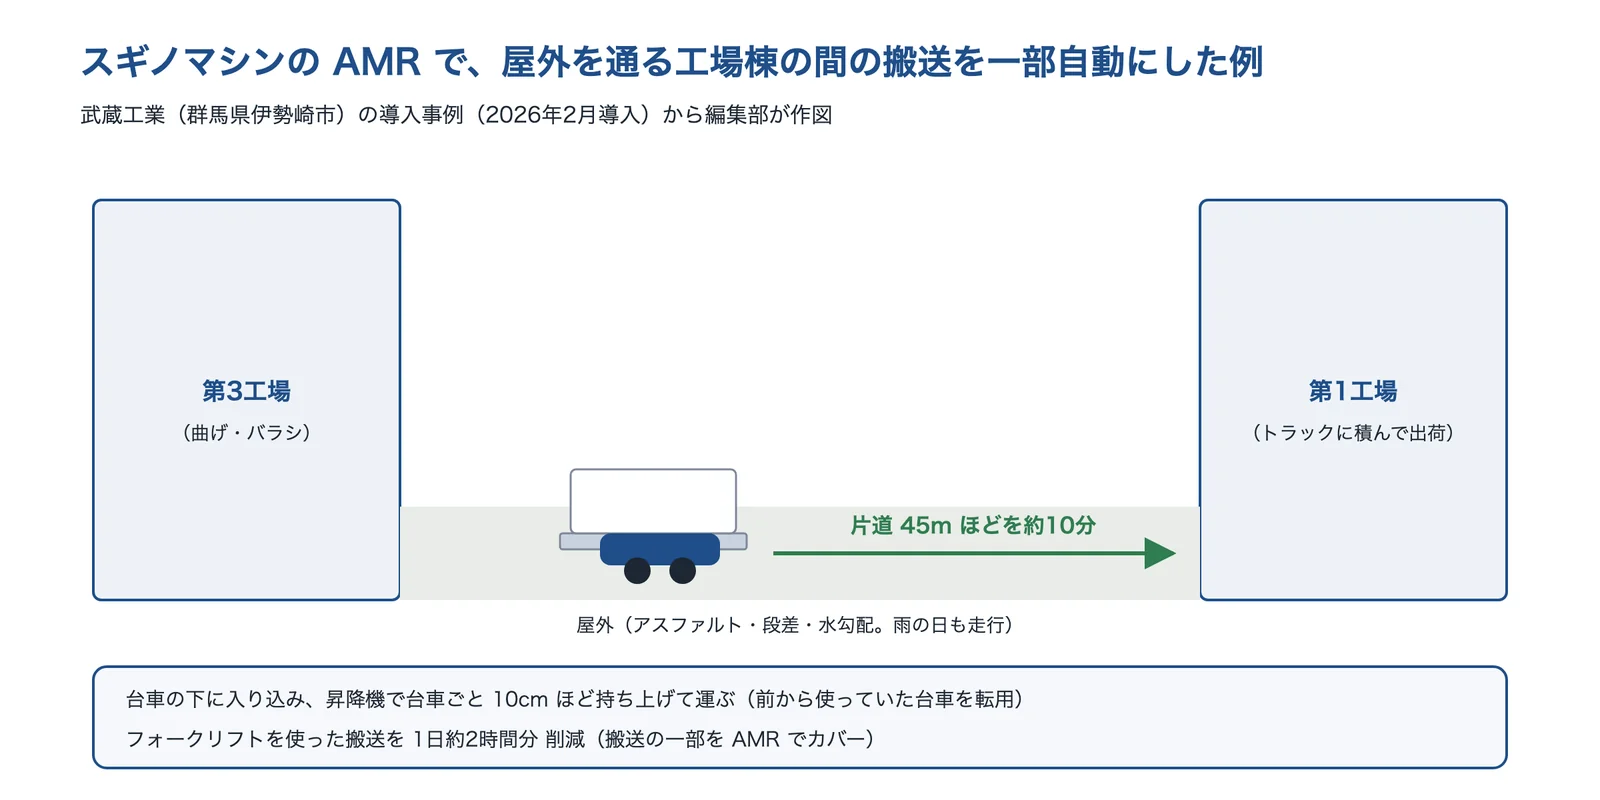
屋外を通る搬送は、屋外に対応した機種を選びます。MONOist の連載は、屋外対応の AMR は太陽の光や雨、雪、路面の凸凹や段差などにも強い機種もあるが、遠隔地のオペレーターがリモート操作するタイプもあるとしています。スギノマシンの事例では、AMR が屋外の片道45m ほどを、段差や水勾配のある所も含めて約10分で運んでいます。
安全の決まりを確かめる
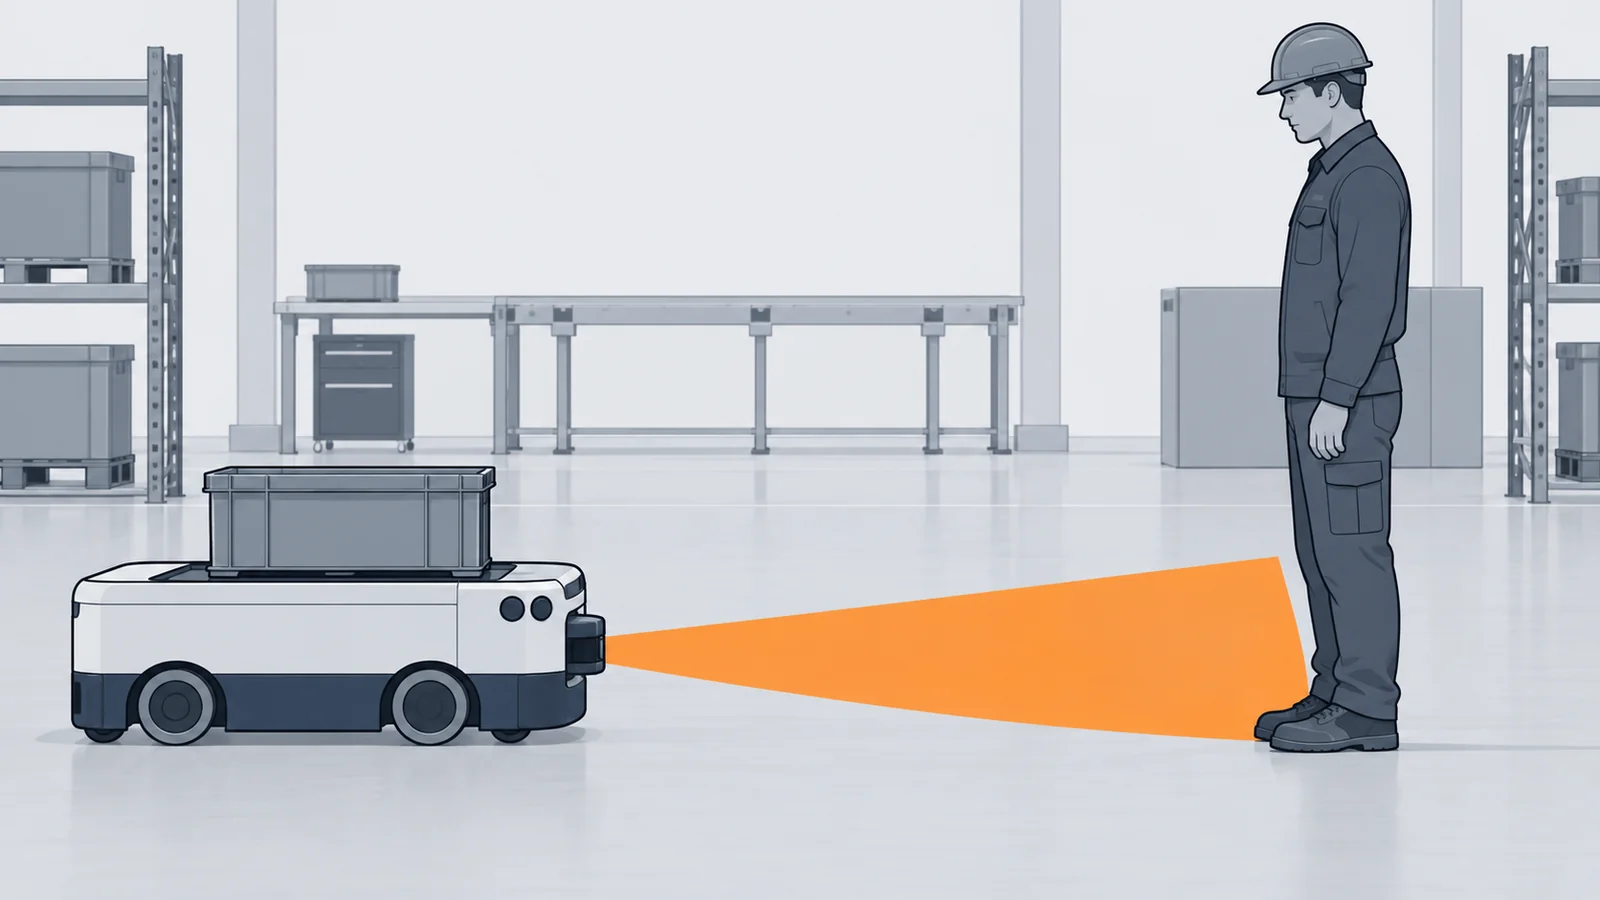
無人搬送車の安全の規格には、国際規格 ISO 3691-4 と、それをもとにした JIS D 6802(無人搬送車及び無人搬送車システム-安全要求事項及び検証)があります。JIS D 6802 は、「自律移動ロボット(AMR)」などとして知られるものも対象に含めています。日本産業車両協会の資料によると、JIS D 6802 は、車両に人検出手段(バンパや、仮想バンパの ESPE)を備え、経路内で止まっている人と接触する前に停止することや、非常停止機器を車両の前後両端と両サイドから操作できるようにすることを求め、附属書で走行経路の両側に隙間を設けることや運転区域の表示を求めています。
ロボットを載せる場合は、ロボットの安全も確かめます。労働安全衛生総合研究所の資料(2015年)は、産業用ロボットの安全規格 ISO 10218(JIS B 8433)の2011年版の対象から移動機構を除外しているとしています。同じ資料は、労働安全衛生規則の扱いについて、定格出力80W 以下は従来どおりとし、リスクアセスメントで危険のおそれがないと評価できる場合や ISO の安全要求事項を満たす場合の扱い(施行通達の一部改正)を示したうえで、技術ファイル(リスクアセスメントの結果を含む)と適合宣言書が必要としています。モバイルマニピュレーターは、搬送車とロボットの両方のリスクを評価します(編集部の解説)。
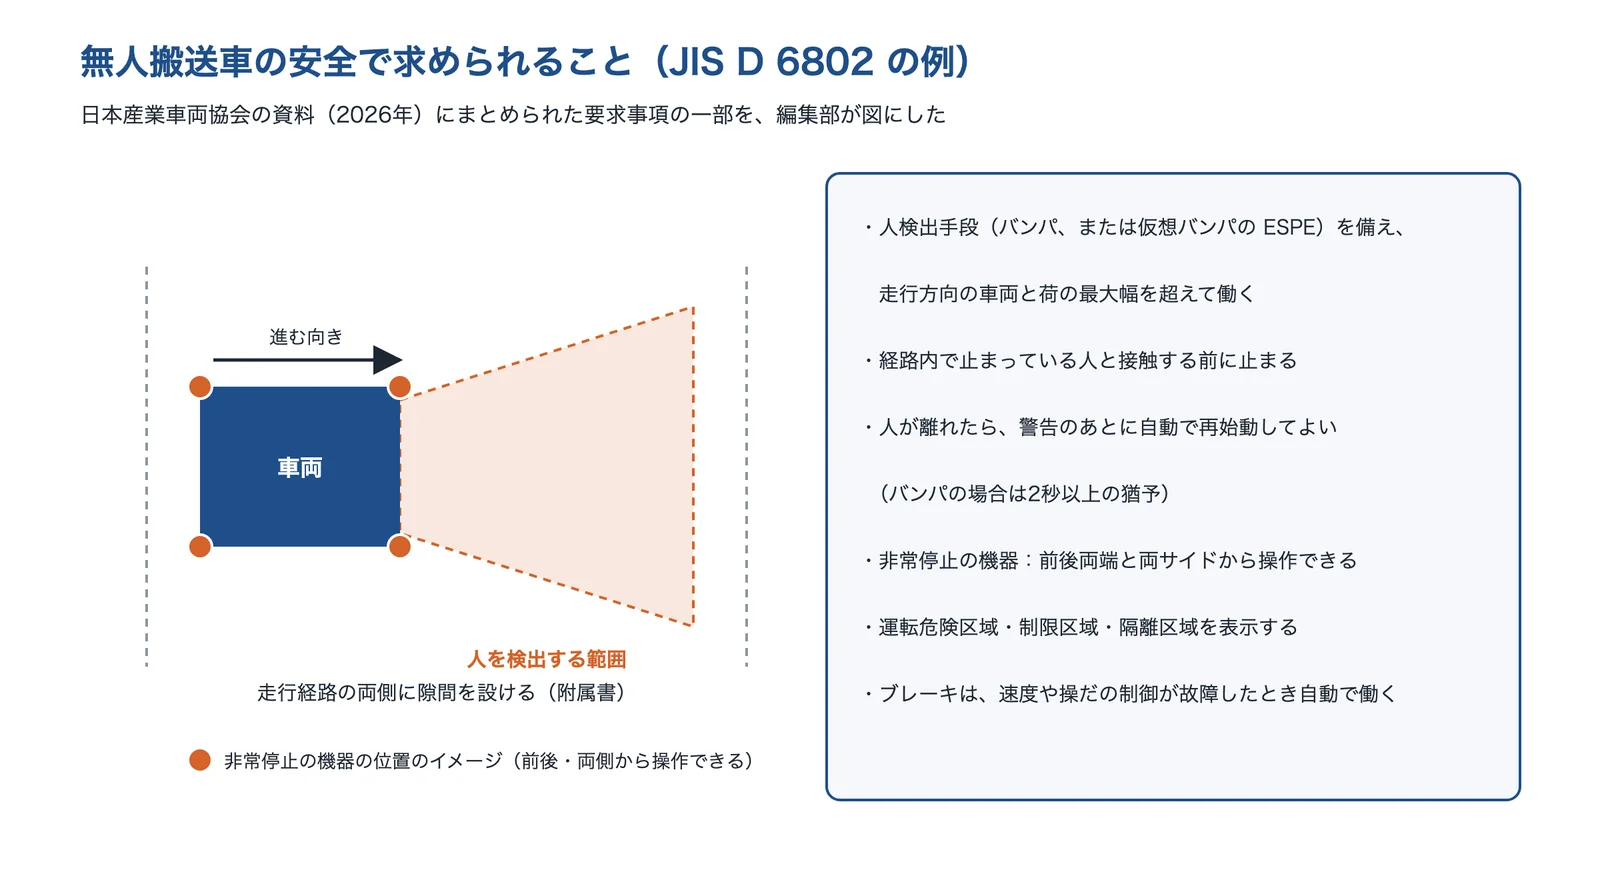
出典:日本産業車両協会の資料(2026年)をもとに AI(Claude)で作成
台数と、上位のシステムとのつなぎ方を決める
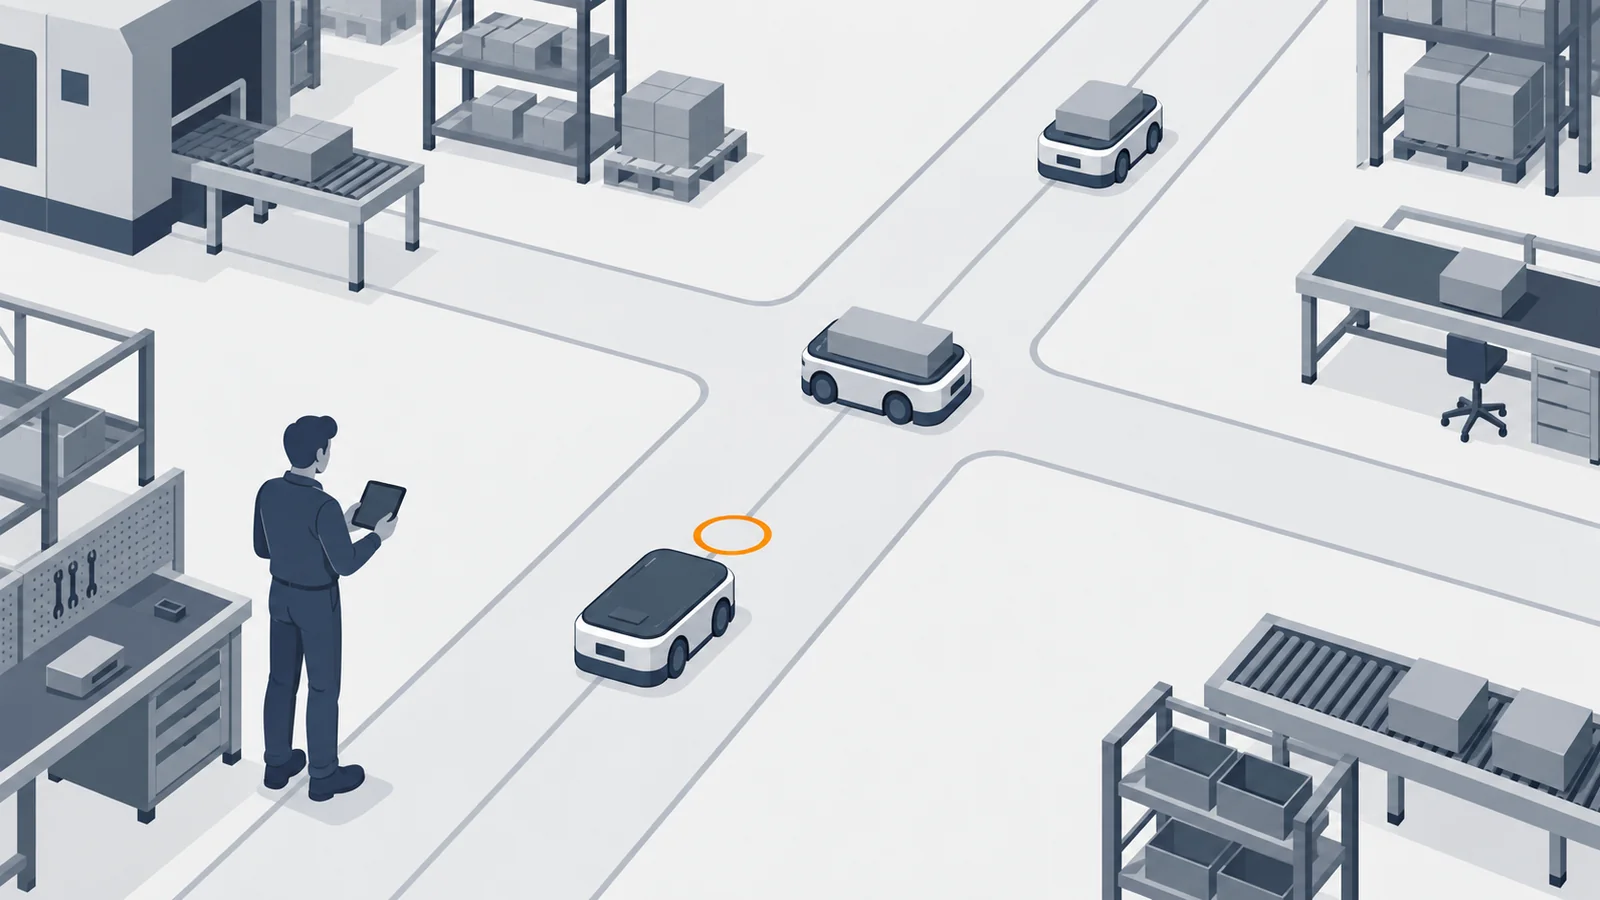
複数台を走らせるなら、配車と交通整理のしくみが要ります。匠の事例では、AGV 2台に運行管理システムを組み合わせ、上位システムとの連携もカスタマイズできるとしています。OKIサーキットテクノロジーは、各作業場のタブレットで AMR を呼び出し、工場内で搬送の稼働状況をモニタリングできるようにしています。生産管理や倉庫管理のシステムと、どこまでつなぐかを先に決めておくと、導入後の運用が決めやすくなります(編集部の解説)。
出典:中堅中小製造業の自動化 虎の巻(7)(2026年)|MONOist、スマート工場最前線:OKIサーキットテクノロジー 鶴岡事業所(2022年)|MONOist、同 3ページ目、自律走行AMR AMR+コンベヤで搬送を自動化|セントラルコンベヤー、AspinaAMR 活用事例(搬送+ピッキング作業)|ASPINA、無人搬送車(AGV)製品紹介|タクマ精工、JIS D 6802:2022 見本|日本規格協会、専門家検討会での「無人搬送車」の現状と安全(2026年)|日本産業車両協会(厚生労働省)、産業用ロボットの安全規格について(2015年)|労働安全衛生総合研究所(厚生労働省)、ファインテック株式会社 導入事例|匠、導入事例 武蔵工業有限会社様|スギノマシン
工場内の搬送の自動化を相談できる企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。行き先が決まった搬送か、台車やパレットをそのまま運びたいのか、着いた先の作業まで自動にしたいのかによって、合う相談先が変わります。
| 企業 | 解決できる課題 | 種類 | 何ができるか | 合う症状 |
|---|---|---|---|---|
| セントラルコンベヤー | コンベヤメーカー | コンベヤと、コンベヤを載せた AMR。既設のラインと連携させて、受け渡しまで含めた搬送を自動化する。 | A 決まった2か所の間を、くり返し運ぶ C 行き先が多い・レイアウトがよく変わる・人と同じ通路を走る | |
| タクマ精工 | AGV メーカー | 台車型・けん引型・潜り込み型の AGV。台車での搬送ルートを無人にしたり、既存のラインに搬送ルートを足したりする。 | A 決まった2か所の間を、くり返し運ぶ B 台車・カゴ車に載せて、人が押して運んでいる D パレットや重い物を、フォークリフトで運んでいる | |
| 匠 | AGV メーカー | 床コード誘導の AGV で、パレットや棚を工程の間で運ぶ。フォークリフトでのパレットの移動を減らす。 | A 決まった2か所の間を、くり返し運ぶ D パレットや重い物を、フォークリフトで運んでいる | |
| シナノケンシ | AMR メーカー | リフト付き AMR とモバイルマニピュレーター。台車搬送の自動化や、別室への搬送とピッキング・機械の操作。 | B 台車・カゴ車に載せて、人が押して運んでいる C 行き先が多い・レイアウトがよく変わる・人と同じ通路を走る E 運ぶだけでなく、積み下ろしや機械への出し入れも人がしている | |
| 三明 | システムインテグレーター | 協働ロボットを載せた移動ロボットと搬送の SI。工作機械の間のワークの搬送と投入・排出をまとめて自動化する。 | D パレットや重い物を、フォークリフトで運んでいる E 運ぶだけでなく、積み下ろしや機械への出し入れも人がしている | |
| スギノマシン | 産業機械メーカー | 屋外も走る AMR とアーム搭載 AMR。工場棟の間の屋外の搬送や、搬送とロボットの作業を1台でこなす。 | B 台車・カゴ車に載せて、人が押して運んでいる C 行き先が多い・レイアウトがよく変わる・人と同じ通路を走る E 運ぶだけでなく、積み下ろしや機械への出し入れも人がしている |
セントラルコンベヤー株式会社|コンベヤと、コンベヤを載せた AMR
セントラルコンベヤーとは
セントラルコンベヤーは、愛知県額田郡幸田町に本社と本社工場がある会社です(1961年設立)。コンベヤを始めとした各種の物流・搬送設備の設計、製造、販売、据付、電気工事、保守を行っています。主要株主は IHI物流産業システムです。
セントラルコンベヤーの得意技術
| 技術 | 内容 |
|---|---|
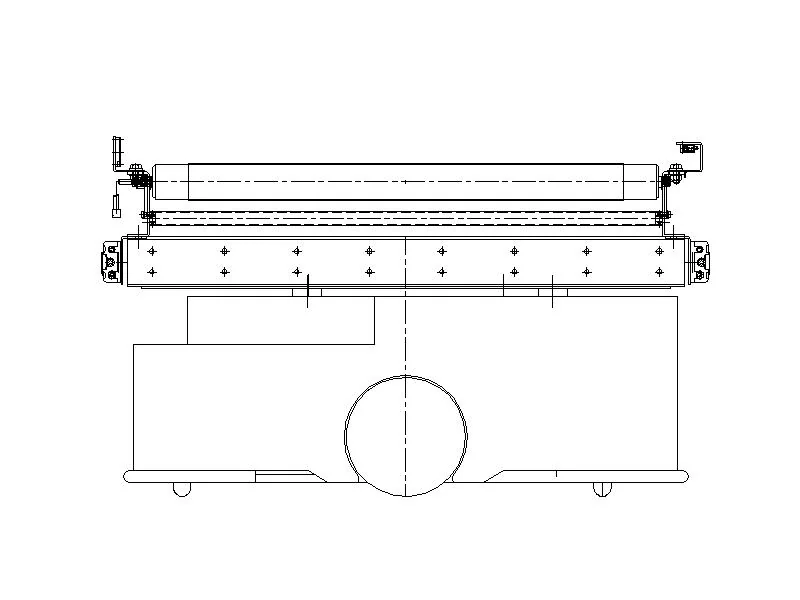
| AMR+コンベヤ | AMR の上にコンベヤを載せ、AMR からコンベヤを制御する。PLC を使わずにコンベヤを制御でき、PLC と連携して既設のラインへ組み込むこともできるとしている。1,000kg まで運べるパレットコンベヤ搭載の AMR もある |
| 地図とルートの設定 | 地図は AMR の LiDAR センサーとパソコンを使って利用者が作れる。走行ルートや停止ポイントを自由に設定でき、Wi-Fi で通信し、充電ポイントを設定すれば自動で充電するとしている |
| 走れる場所の目安(仕様表) | AMR は YOUIBOT B300。Lidar SLAM、停止精度±10mm、速度は無負荷1.2m/sec・満載1.0m/sec、最小通路幅750mm、許容段差10mm、許容溝幅30mm、最大勾配3度、最大稼働時間8H(一部開発中の仕様を含む) |
セントラルコンベヤーが解決できる課題
- 人が台車で運んでいた作業を自動化したい
- コンベヤの受け渡しまで含めて、搬送を自動化したい
- 既設のラインと連携させて、搬送を足したい
出典:セントラルコンベヤー「自律走行AMR AMR+コンベヤで搬送を自動化」
出典:会社概要|セントラルコンベヤー、自律走行AMR AMR+コンベヤで搬送を自動化|セントラルコンベヤー
株式会社タクマ精工|台車型・けん引型・潜り込み型の AGV
タクマ精工とは
タクマ精工は、神奈川県海老名市に本社と工場がある会社です(1980年設立)。無人搬送車と関連する自動搬送システム、産業用の省力化・自動化の機器、精密治工具を開発・設計・製造しています。1985年に AGV を開発し、販売実績は8,500台を超えるとしています。
タクマ精工の得意技術
| 技術 | 内容 |
|---|---|
| 台車型・けん引型 | 誘導は光学・磁気(アルミテープ・磁気テープ)。手押し台車型は100kg 積載時に約25m/分。けん引型は牽引力 約245N で想定牽引重量 約400kg、約490N で約750kg の機種があり、既存のラインに AGV の搬送ルートを簡便に作れるとしている |
| 潜り込み型(TFU-500) | 前高190mm で、荷物(台車)の下に潜り込んでリフトアップする。積載荷重500kg、停止精度 約±10mm(同一荷重にて)、走行速度 約25m/分、登坂能力 約1度 |
| 行き先の切り替え | キャッシュカードサイズの磁気カードに行き先を入れておき、カードの入れ替えで行き先を変えられるシステムや、RFID を使った絶対番地アドレス制御がある |
タクマ精工が解決できる課題
- 台車での搬送ルートを、そのまま無人にしたい
- 既存のラインに、AGV の搬送ルートを足したい
- 台車ごと、下に潜り込んで運びたい
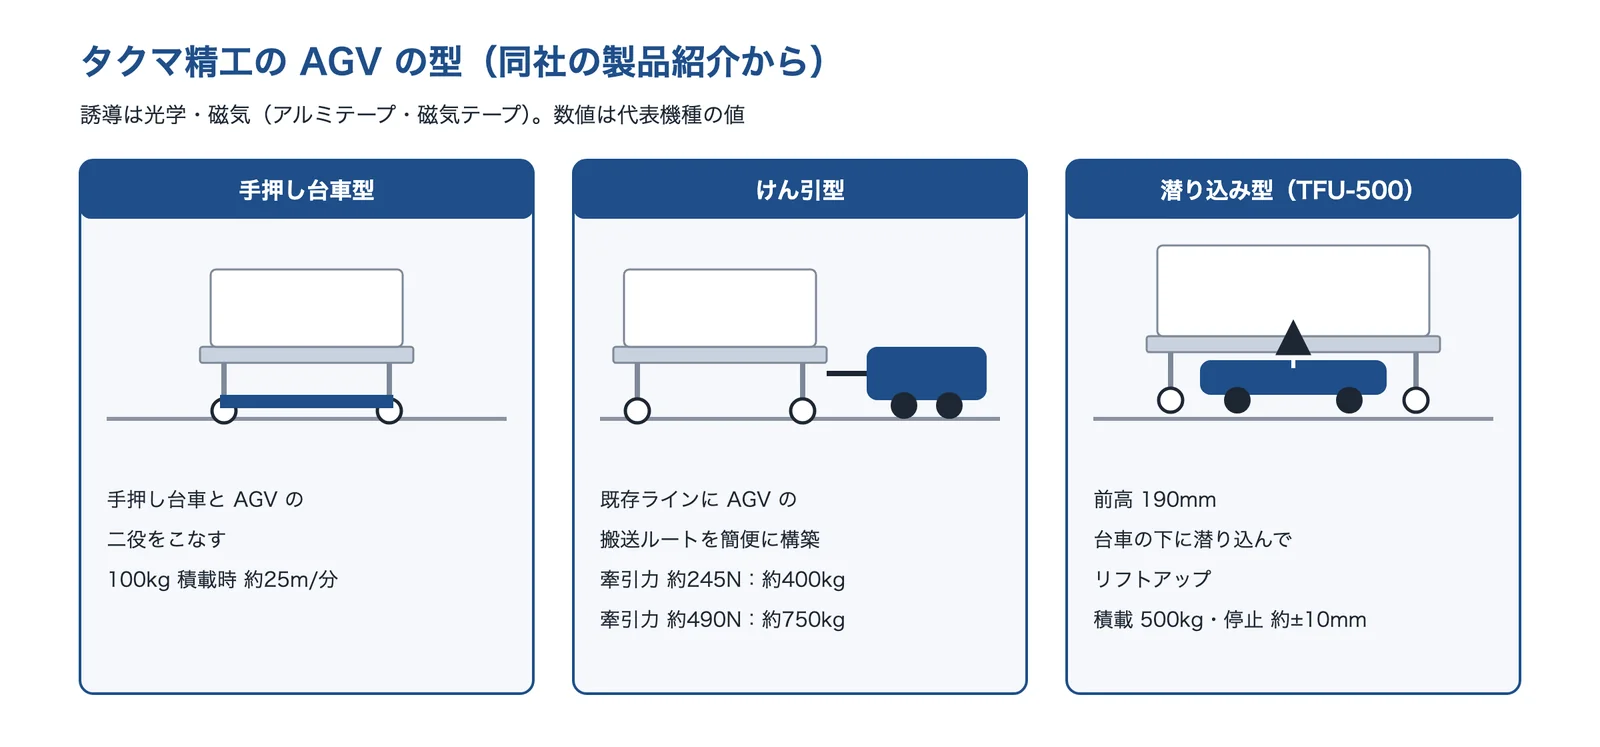
出典:タクマ精工「無人搬送車(AGV)製品紹介」をもとに AI(Claude)で作成
出典:会社概要|タクマ精工、無人搬送車(AGV)製品紹介|タクマ精工、トップページ|タクマ精工
株式会社匠|パレット・棚を運ぶ床コード誘導の AGV
匠とは
匠は、福岡県大野城市に本社がある会社です(2015年設立)。自社製の AGV を開発し、自働搬送 AGV システムの全体設計・開発・販売・実装・メンテナンスを行っています。
匠の得意技術
| 技術 | 内容 |
|---|---|
| 床の2次元コードで走る AGV(TiTra G) | 床面に碁盤の目のように敷いた2次元コードを読み取りながら搬送する。最大積載量は TiTra G500 が500kg、G1000 が1,000kg。G500 は走行速度1.2m/sec、停止精度±10mm、Wi-Fi 無線通信、30分の充電で3時間稼働 |
| 上位システムとの連携 | 上位システムとの連携をカスタマイズでき、タブレットで操作する運行システムもあるとしている |
| 導入の事例 | ファインテック(2025年3月、G1000 を2台と運行管理システム)は、フォークリフトでの荷移動を減らすことと、安全のための歩車分離を目的にした。ハタノ製作所(2023年12月、G500 を2台)では、フォークリフト作業者以外も荷物を出し入れでき、昼休みや定時後も搬送できるようになったとしている |
匠が解決できる課題
- フォークリフトでのパレットの移動を減らしたい
- 棚やパレットを、工程の間で自動で運びたい
- 人とフォークリフトの通路を分けて、安全にしたい
公開されている実績
- 導入事例として、トヨタ自動車九州、LIXIL、岩瀬鉄工、ヒロテックなどを紹介している
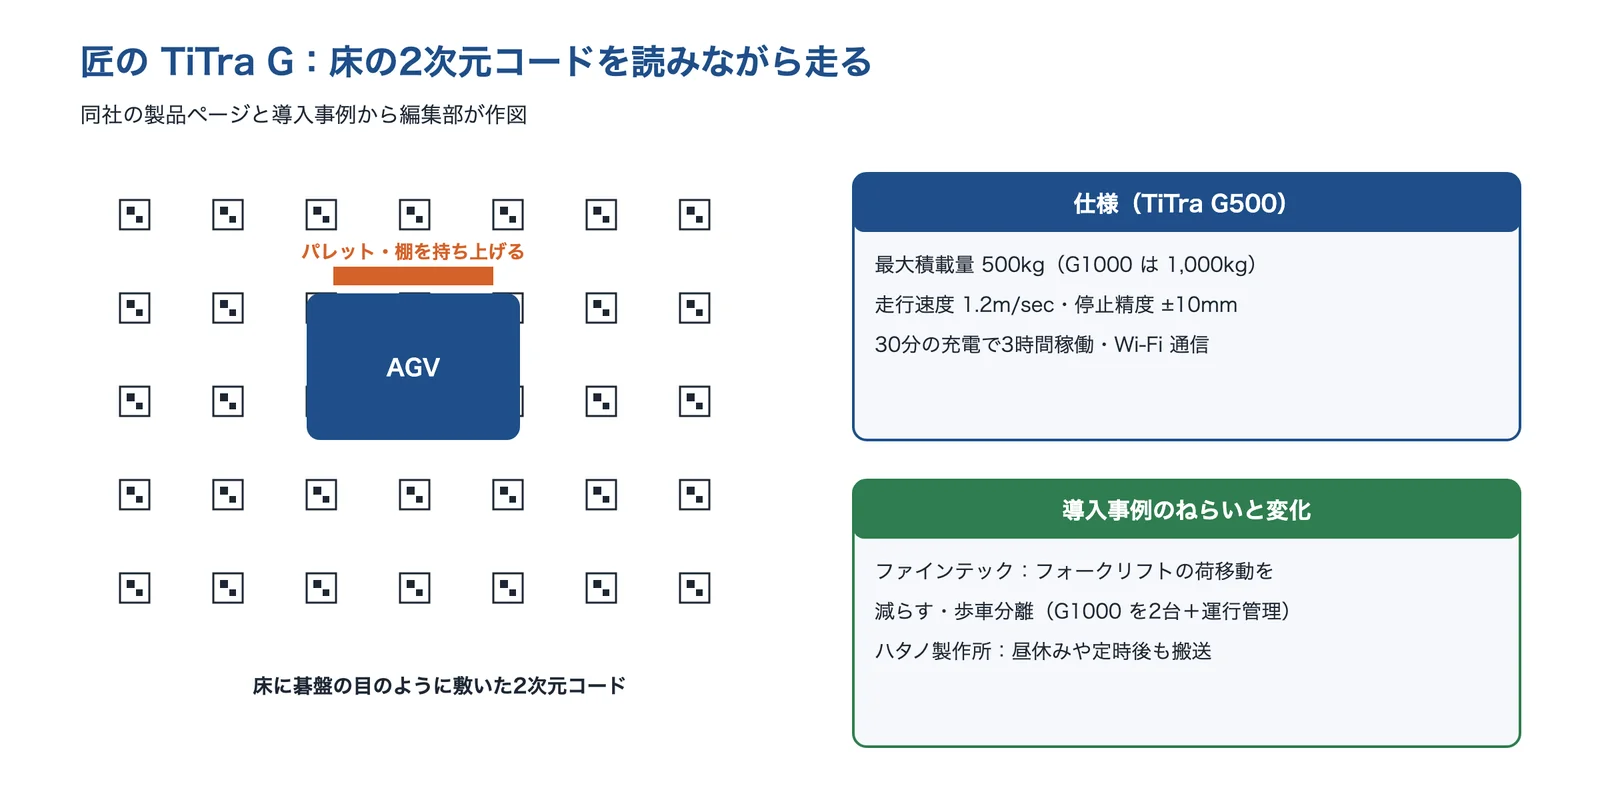
出典:匠「TiTra G500」・同 導入事例(ファインテック)・同 導入事例(ハタノ製作所)をもとに AI(Claude)で作成
出典:会社案内|匠、TiTra G500|匠、ファインテック株式会社 導入事例|匠、株式会社ハタノ製作所 導入事例|匠
シナノケンシ株式会社|リフト付き AMR とモバイルマニピュレーター
シナノケンシとは
シナノケンシは、長野県上田市に本社がある、モーターやモジュールを開発・生産する電気機器メーカーです(1918年設立)。ブランド「ASPINA」で、工場内搬送用の AMR「AspinaAMR」を出しています。
シナノケンシの得意技術
| 技術 | 内容 |
|---|---|
| AMR のラインナップ | 可搬重量100kg の AspinaAMR100、300kg の AspinaAMR300 と、リフトモデルの AspinaAMR85L(85kg)・AspinaAMR300L(300kg)。マップはラジコン操作で走らせながら作り、自動ドアなどのランドマークや進入禁止エリアを登録する |
| 台車を自動で拾う | AspinaAMR300L は天板のリフトで台車やラックを自動でピックアップする。マーカを読み取って台車の位置のずれを補正し、人が押して置いた台車が多少ずれていても潜り込めるとしている |
| モバイルマニピュレーター | AspinaAMR85L に協働ロボット UR3e、ビジョンカメラ、電動ロボットハンドを組み合わせたデモで、搬送とピッキングを1台で行う。本体幅は60cm で、最小幅80cm の通路を走れるとしている |
シナノケンシが解決できる課題
- 工程の間の台車搬送を、運び方を変えずに自動化したい
- 別室や別棟まで運んで、ピッキングや機械の操作もさせたい
- 狭い通路の多い現場で、AMR を使いたい
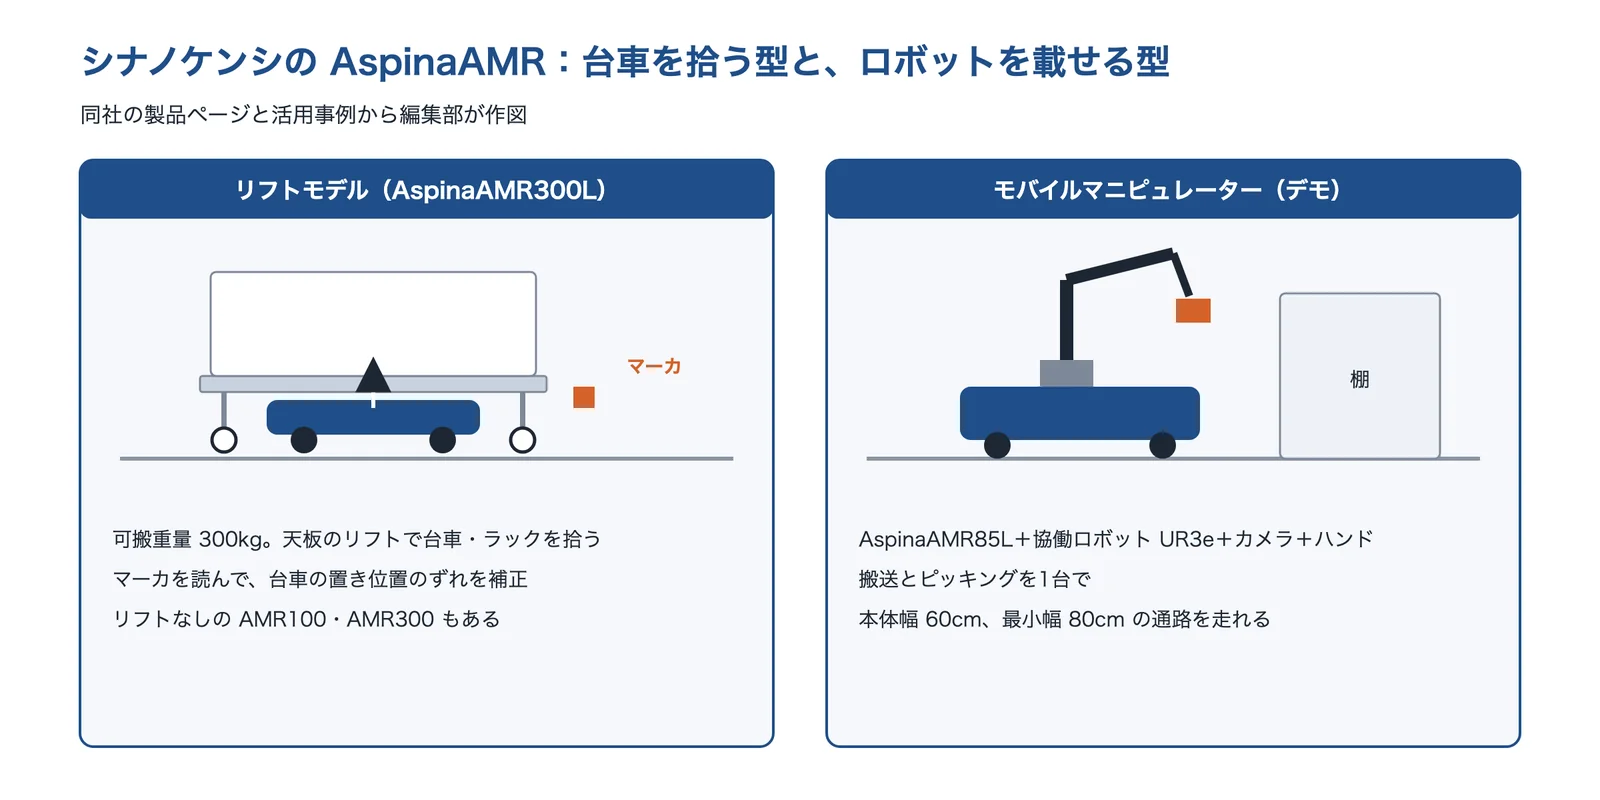
出典:ASPINA の活用事例・同 搬送+ピッキング作業をもとに AI(Claude)で作成
出典:会社概要|ASPINA ロボティクス(シナノケンシ)、AspinaAMR|ASPINA、AMR活用事例:搬送+ピッキング作業|ASPINA、AMR活用事例:300kgの重量物も自動ピックアップ|ASPINA
株式会社三明|協働ロボットを載せた移動ロボットと搬送の SI
三明とは
三明は、静岡県静岡市清水区に本社がある会社です(1928年創立)。石炭の販売で創業し、その後、安川電機(当時は安川電機製作所)の代理店として産業用モーターの販売を始めました。グループの三明機工(装置)と三明電子産業(制御)とともに、ロボットを使った自動化システムを手がけています。
三明の得意技術
| 技術 | 内容 |
|---|---|
| 移動型の人協働ロボット「新型AGBOT」 | ダイヘンの AMR「AiTran」に安川電機の人協働ロボット「MOTOMAN-HC10」を載せ、工程間・機械間の搬送と、組み立てや治具の投入・排出など複数の工程を自動化する。AMR の誤差をカメラ測定で補正して位置決めし、最大84m/分で移動するとしている |
| 全方位移動の AMR の取り扱い | ダイヘンの AiTran(積載型 Lift・けん引型 Trailer)を扱っている。最大1t 可搬、10mm 以下の位置決め、タブレットで経路を教示・変更できるとしている。けん引型の Trailer は、ワイヤレス給電システムで24時間の無人搬送ができるとしている |
| 工作機械まわりのデモ | JIMTOF2022 のスター精密のブースで、自動旋盤から出たワークを AGBOT が次の工程へ運び、2D ピッキングして洗浄・乾燥するデモを行った |
※AiTran はダイヘンの製品で、三明は取り扱いと、それを使ったシステムの提案を行っています。
三明が解決できる課題
- 工作機械の間で、ワークの搬送と投入・排出をまとめて自動化したい
- AMR と協働ロボットを組み合わせたシステムを相談したい
- 1t 級の重い物を、AMR で運びたい
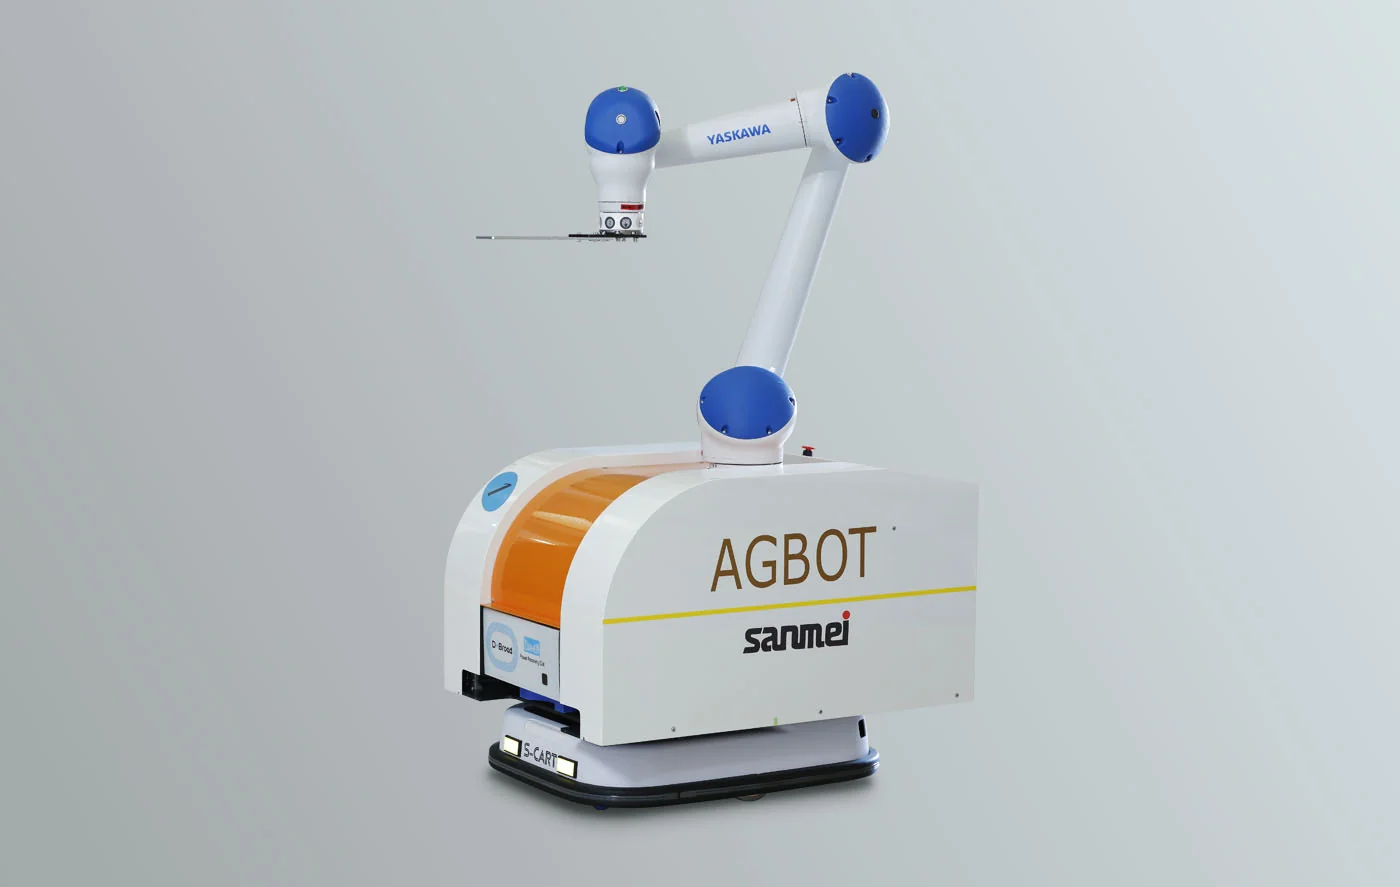
出典:三明「新型AGBOT」
出典:会社概要|三明、アクセス|三明、新型AGBOT|三明、全方位移動型AMR|三明、導入事例(スター精密 様)|三明
株式会社スギノマシン|屋外も走る AMR とアーム搭載 AMR
スギノマシンとは
スギノマシンは、富山県滑川市に本社がある産業機械のメーカーです(1956年設立)。高圧ジェット洗浄装置やマシニングセンタなどとともに、産業用ロボットを開発・製造しています。
スギノマシンの得意技術
| 技術 | 内容 |
|---|---|
| 屋外も走る潜り込み型の AMR(導入事例) | 群馬県伊勢崎市の武蔵工業は、2026年2月に AMR「CMR-2D 500」を導入した。AMR は台車の下に入り込み、昇降機で台車ごと10cm ほど持ち上げて運ぶ。屋外を通る片道45m ほどを約10分で運び、アスファルトの段差や水勾配のある所、雨の日も走れるとしている |
| 導入の効果 | 工場棟の間の搬送の一部を AMR でカバーし、フォークリフトを使った搬送を1日約2時間分削減したとしている。前から使っていた台車を AMR の搬送用に転用した |
| ロボットアーム搭載 AMR(CMR-3D) | ファナックの可搬質量20kg の協働ロボットを載せ、本体の最大可搬質量は200kg。球駆動で全方向に動き、停止精度は±20mm(高精度時±5mm)、自己位置推定は Visual SLAM、IP52相当 |
スギノマシンが解決できる課題
- 屋外を通る、工場棟の間の搬送を自動化したい
- フォークリフトでの搬送を減らしたい
- 搬送と、ロボットによる作業を1台でこなしたい
出典:スギノマシン「導入事例 武蔵工業有限会社様」をもとに AI(Claude)で作成
出典:会社概要|スギノマシン、導入事例 武蔵工業有限会社様|スギノマシン、ロボットアーム搭載AMR|スギノマシン
相談する前に確かめる条件
メーカーやシステムインテグレーターに相談する前に、次のことを整理しておくと、機種と台数の見当がつけやすくなります(編集部の目安)。
- 運ぶ物の重さ・大きさと荷姿(箱・台車・カゴ車・パレット・棚)。台車を使うなら、底のすき間とキャスターの向き
- 行き先の数と、1日の搬送の回数・距離・時間(時間帯ごとの波も)
- 走らせたいルートの通路幅、床の段差・溝・スロープ、床の状態
- 途中の扉・自動ドア・シャッター・エレベーター、屋外を通るか
- 人やフォークリフトと同じ通路か。専用の通路を作れるか
- 着いた先の受け渡し(人が下ろす・コンベヤ・ロボット)と、そこで必要な位置の精度
- Wi-Fi の届く範囲、充電する場所、夜間や休み時間も走らせるか
- 生産管理や倉庫管理のシステム、設備の制御(PLC)とつなぐか
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年10月2日








