
ロボットで食品や果物を扱いたいのに、つかむとつぶれてしまう。形や大きさが1個ずつ違い、爪が合わない。重ねた布を1枚だけ取れない。力を弱くすると、今度は落としてしまう。こうした悩みは、硬い部品をつかむための「硬い爪で強く挟む」方法が、柔らかいものには合わないことから起きています。
柔らかいものをつかむ方法は、柔らかい指で包む(ソフトグリッパー)、指がものの形に倣う、吸着の方法を変える、静電気で吸い付ける、そして、触覚のセンサーで力を加減する、の大きく5つです。まずは次のマトリクスで、自分の課題に近いものと、使える技術を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | ソフトグリッパー(空気圧で動く柔らかい指) | 形に倣う指(劣駆動・ジャミング) | 吸着(薄形・スポンジ・非接触) | 静電吸着 | 触覚・すべりのセンシング |
|---|---|---|---|---|---|
| Aつかむと、つぶれる・形が崩れる | ◎ | ○ | △ | ○ | |
| B形や大きさがばらばらで、つかみ損ねる | ○ | ◎ | △ | ○ | |
| C表面に傷や吸着の跡が付く | ◎ | ○ | ○ | ○ | |
| D布・フィルムを1枚だけ取れない・しわになる | ○ | ◎ | |||
| E弱くつかむと落とす・力の加減が決まらない | ○ | △ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
※記号は一般的な傾向に基づく目安です。実際に使える方法は、つかむものの重さ・大きさ・硬さ・表面(濡れ・油・通気性)、1個ずつか重なっているか、速さ(1時間に何個)、衛生の条件、予算によって異なります。「吸着」の「△」(症状A・B)は、パッドを密着できる面があり、空気が漏れないものに限られることを、「形に倣う指」の「△」(症状E)は、形には倣っても、力の大きさを細かく決めるには別にセンサーを組み合わせる必要があることを示します。
記号の理由と出典(17件)
マトリクスの記号ごとに、理由と出典をまとめました。出典が「編集部の解説」のものは、この記事の本文の説明をもとにした編集部の評価です。症状の記号を押すと、その症状の説明へ移ります。
| 症状 | 技術 | 記号 | 理由 | 出典 |
|---|---|---|---|---|
| A | ソフトグリッパー(空気圧で動く柔らかい指) | ◎ | 柔らかいウレタンの指で、つぶれやすいワークを包んで広い面で支えられるため | ニッタ |
| A | 形に倣う指(劣駆動・ジャミング) | ○ | 指がものの形に沿って接触面積が広がり、1か所にかかる圧力が下がるため | 編集部の解説 |
| A | 吸着(薄形・スポンジ・非接触) | △ | 吸着は面で支えるのでつぶれにくいが、パッドを密着でき、空気が漏れないものに限るため | 編集部の解説 |
| A | 触覚・すべりのセンシング | ○ | すべりを検知して、食材を傷つけない最小の力でつかみ、落とさずに運べるため | FingerVision |
| B | ソフトグリッパー(空気圧で動く柔らかい指) | ○ | 柔らかい指が曲がって大きさの違いを吸収し、ばらつくワークにも追従できるため | ニッタ |
| B | 形に倣う指(劣駆動・ジャミング) | ◎ | リンク機構で指がものの形に倣い、形や大きさがばらばらでも1つのハンドでつかめるため | ダブル技研 |
| B | 吸着(薄形・スポンジ・非接触) | △ | 形・大きさが違うものでも吸着できる場合があるが、密着できる面と空気の漏れがない条件つき | 編集部の解説 |
| B | 触覚・すべりのセンシング | ○ | 滑りを基準にするため、力のしきい値を決めなくても多様なワークを把持できるため | FingerVision |
| C | ソフトグリッパー(空気圧で動く柔らかい指) | ◎ | 柔らかい食材や果物を、つぶさず傷つけずにつかめる柔らかい指のハンドのため | ニッタ |
| C | 形に倣う指(劣駆動・ジャミング) | ○ | ものの形に沿って接触面積を広げ、局所的な力を減らして傷や跡を付きにくくするため(補助的) | 編集部の解説 |
| C | 吸着(薄形・スポンジ・非接触) | ○ | スポンジなどのパッドは吸着力が劣る代わりに、傷や吸着跡が付きにくいため | JRC |
| C | 静電吸着 | ○ | 電気の力でワーク全体を均一に吸着し、繊細なワークに負担をかけにくいため | クリエイティブテクノロジー |
| D | 吸着(薄形・スポンジ・非接触) | ○ | 非接触の吸着パッドは、通気性のある布や紙も吸着できるため | JRC |
| D | 静電吸着 | ◎ | 通気性に関係なく電気的に吸着でき、布の複数枚取りを防げるため | クリエイティブテクノロジー |
| E | ソフトグリッパー(空気圧で動く柔らかい指) | ○ | 空気の圧力で把持力を無段階に調整でき、弱い力でも持てるため | ニッタ |
| E | 形に倣う指(劣駆動・ジャミング) | △ | 形に倣う指でも、力の大きさを細かく決めるにはセンサーとの組み合わせが必要なため | 編集部の解説 |
| E | 触覚・すべりのセンシング | ◎ | すべりを検知し、落ちそうになったらつかむ力を強くできるため | ブリヂストン |
課題の診断と解決策
つかむと、つぶれる・形が崩れる
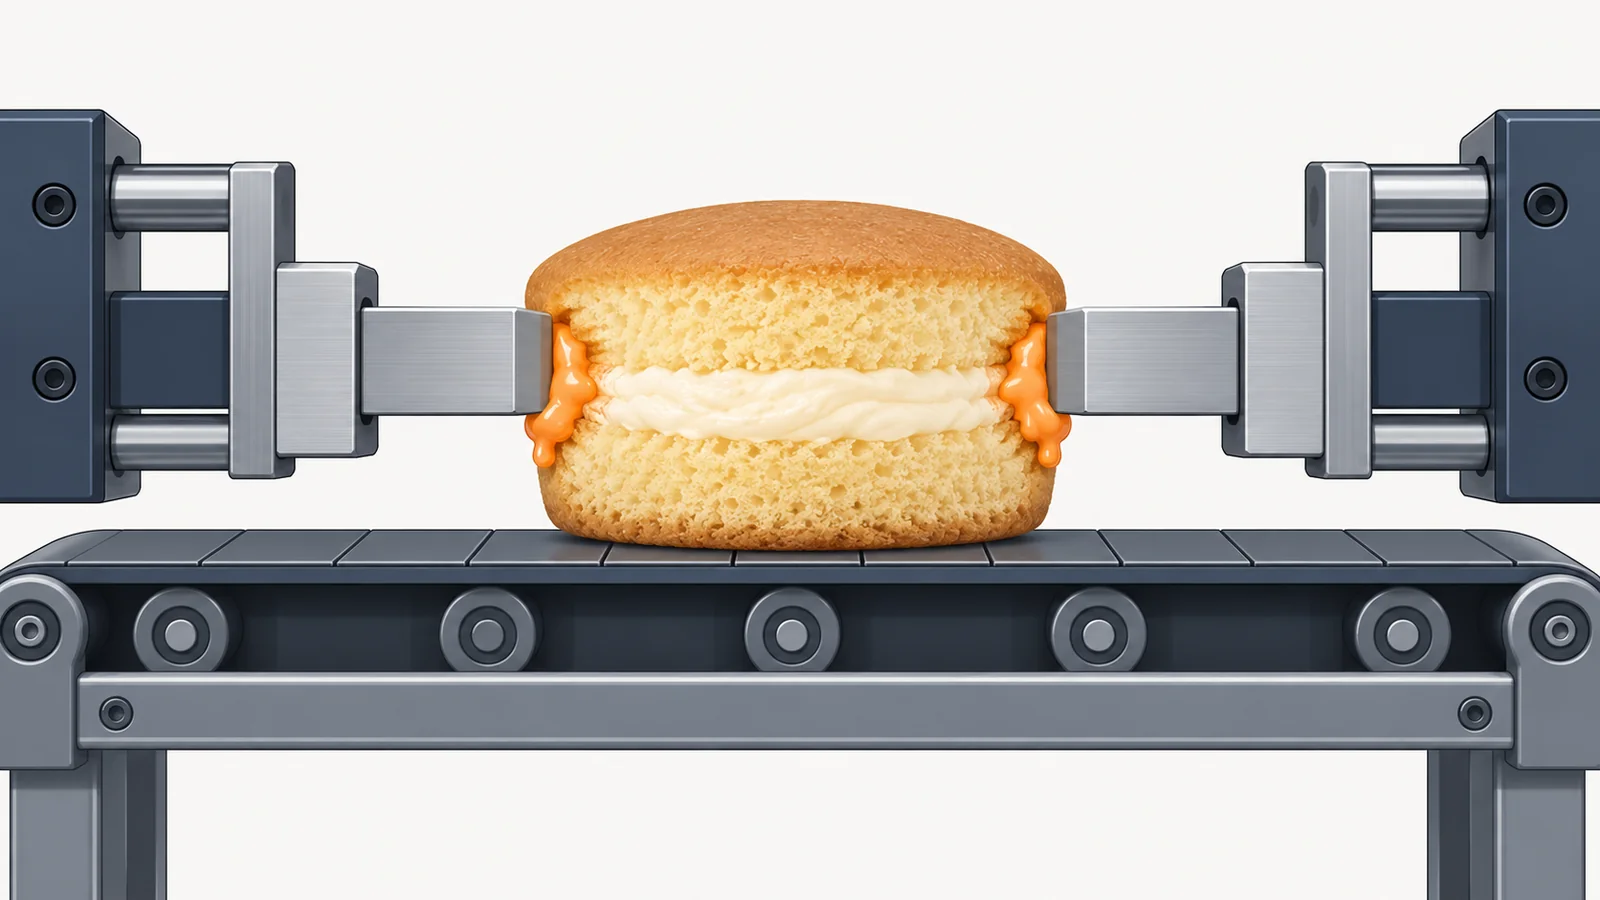
ケーキやパン、唐揚げ、果物をつかむと、へこむ・崩れる・傷む。落とさないように強く挟むほど、跡が残る。
- 起きている現象
- 硬い爪で2点を挟むと、力が小さな面積に集中し、その部分の圧力が高くなります。硬い部品は、落とさないように重さの20倍を超える力で挟むのが目安ですが、柔らかいものに同じ考え方で力をかけると、つぶれてしまいます。
- 解決に使える技術
- ソフトグリッパー柔らかい指で包み、広い面で支えて圧力を下げる
- 触覚・すべりのセンシングすべりを見ながら、落とさない最小の力でつかむ
- 形に倣う指指がものの形に沿い、接触する点を増やす
柔らかい指でも、圧力を上げすぎれば食品はつぶれます。つかむものの重さと、つぶれ始める力を測り、その間に入る条件(圧力・指の形・つかむ位置)をデモ機で確かめます。
形や大きさがばらばらで、つかみ損ねる
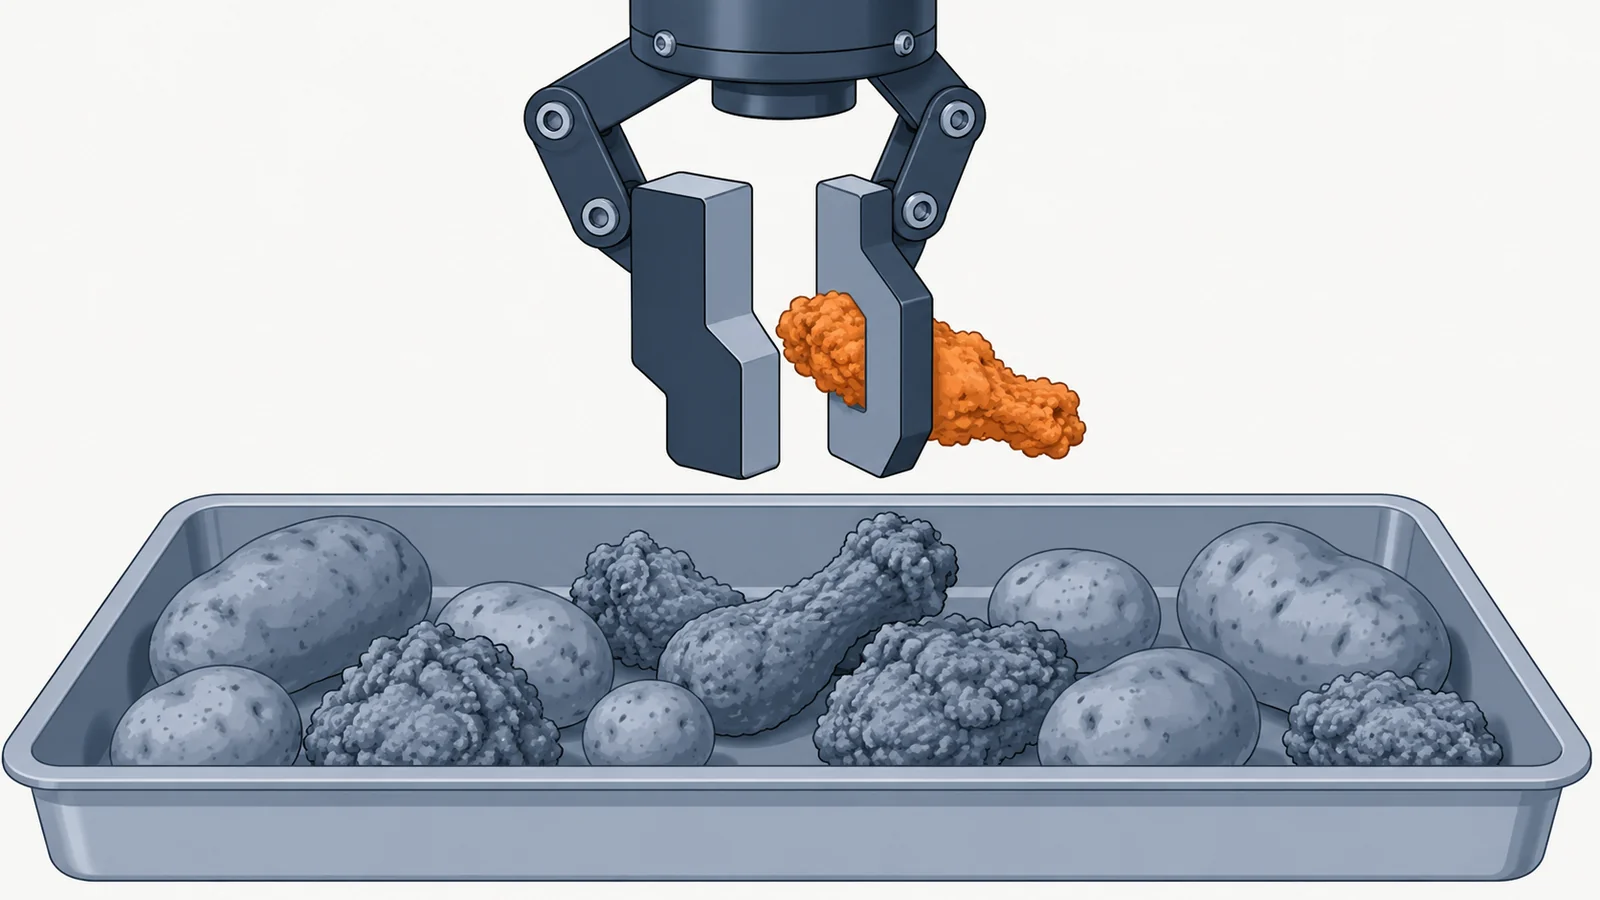
野菜や果物、揚げ物のように1個ずつ形と大きさが違う。品種が変わるたびに、つめを作り替えている。
- 起きている現象
- 爪の形をワークに合わせて作る硬いハンドは、形や大きさが変わると当たる位置がずれ、つかみ損ねたり、落としたりします。食品は、季節や加工の条件でも大きさが変わります。
- 解決に使える技術
- 形に倣う指リンク機構や粉体で、指や接触面がものの形に沿う
- ソフトグリッパー柔らかい指が曲がり、大きさの違いを吸収する
- 触覚・すべりのセンシングつかめたか、ずれていないかを指先で確かめる
ばらつきの範囲(最小と最大の寸法・重さ)を先に整理します。1つのハンドで吸収できる範囲には限りがあり、範囲が広いときは、指の大きさ違いを使い分けます。カメラで位置を認識する仕組みとの組み合わせも必要です。
表面に傷や吸着の跡が付く
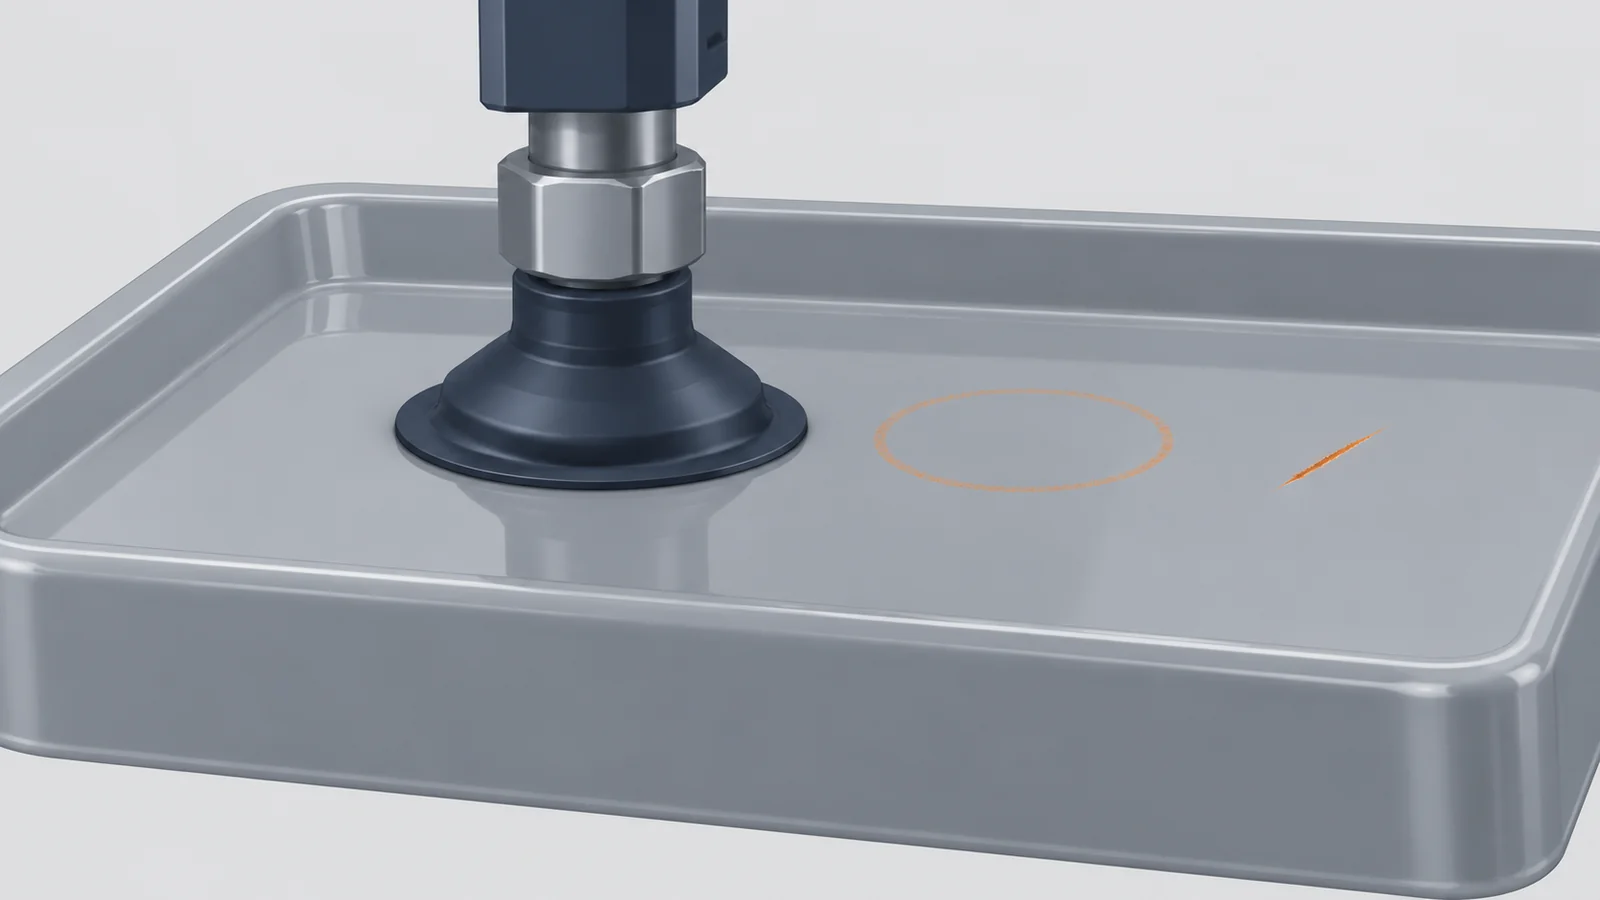
樹脂の成形品や容器、果物の表面に、爪の傷や吸着パッドの丸い跡が残り、外観不良になる。
- 起きている現象
- 硬い爪の角や、吸着パッドのゴムが強く当たった所に、傷や跡が付きます。薄いフィルムや箔は、吸着したときの局所的な力で変形することもあります。
- 解決に使える技術
- ソフトグリッパー柔らかい素材の指で、広い面でやさしく支える
- 吸着(薄形・スポンジ・非接触)跡の付きにくいパッドや、スポンジ、非接触のパッドを使う
- 静電吸着電気的な力で、ワーク全体を均一に吸着する
跡の原因が、力の強さなのか、パッドや指の材質(色移りや成分のにじみ)なのかで、対策が変わります。実際のワークで試し、跡が付かない条件を確かめます。
布・フィルムを1枚だけ取れない・しわになる
重ねた布や不織布を吸着すると、2枚目まで一緒に付いてくる。フィルムがしわになる、たるむ。
- 起きている現象
- 真空吸着は、空気が漏れないことが前提です。通気性のある布や紙は、空気が通り抜けて吸着できなかったり、下の1枚まで吸ってしまったりします。布は形が決まらず、布どうしの摩擦もあるため、1枚だけをつまみ上げるのが難しい対象です。
- 解決に使える技術
- 静電吸着通気性に関係なく、電気的な力で布やフィルムを吸着する
- 吸着(薄形・スポンジ・非接触)薄いワーク用のパッドや、非接触のパッドを使う
静電吸着は、水分や油分が苦手です。布どうしの絡みや、摩擦で起きた静電気で2枚目が付いてくる場合は、静電吸着だけでは防げず、めくる・さばくなどの機械的な補助を組み合わせます。
弱くつかむと落とす・力の加減が決まらない
つぶさないように力を弱くすると、持ち上げた瞬間や、運ぶ途中で落とす。ワークごとに力を決め直すのが大変。
- 起きている現象
- 持ち上げるときや、加速・減速するときには、重さに加えて慣性の力がかかり、ものが指の間ですべり出します。柔らかく重さもばらつくものは、つぶさない力と落とさない力の幅が狭く、1つの設定では両方を満たせないことがあります。
- 解決に使える技術
- 触覚・すべりのセンシングすべり始めを検知して、力を上げる
- ソフトグリッパー空気の圧力で、把持力を無段階に調整する
運ぶときの加速度を下げる(なめらかに止める)と、落としにくくなります。指の表面の摩擦を上げる(凹凸を付ける、材質を変える)ことも、弱い力で持つのに役立ちます。
なぜ、柔らかいものはつかみにくいのか
硬い部品は、重さの20倍の力で挟むのが目安
硬い爪で挟んでつかむエアチャックでは、指とワークの間の摩擦で重さを支えます。NKE のエアチャックの資料では、エアチャックで把持できるワークの重さは、通常、グリップ力の1/20より小さな値になるとしています。ワークの姿勢が崩れたり、落としたりしないために必要な値です。つまり、硬い部品は、重さの20倍を超える力で挟むのが目安になります。
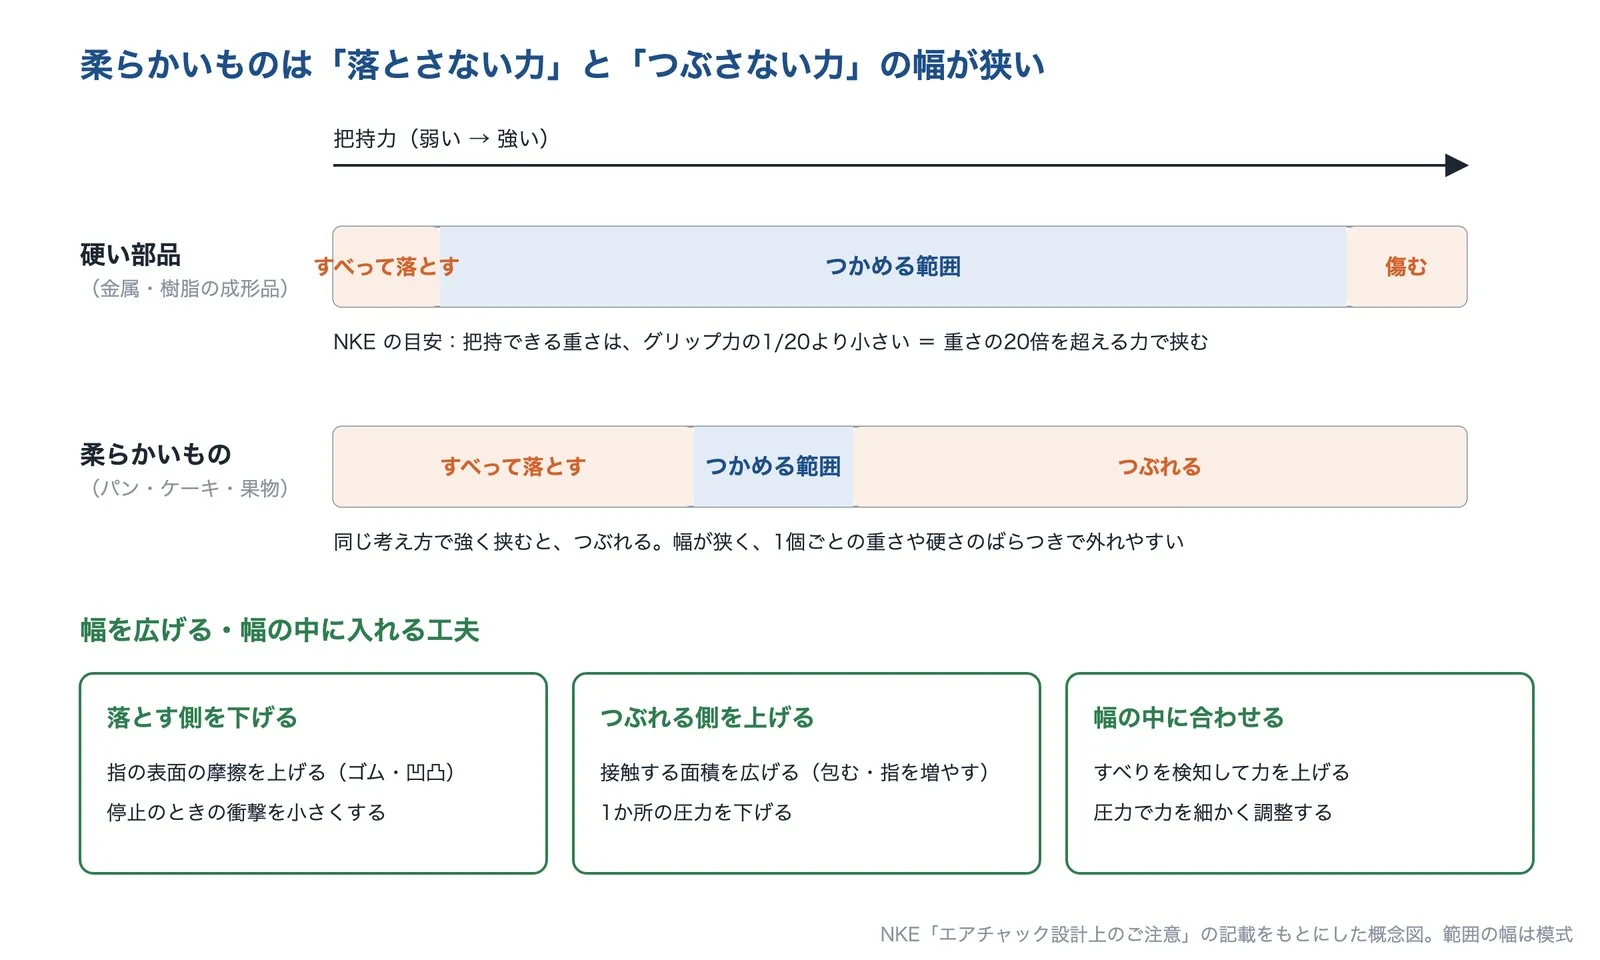
出典:NKE「エアチャック設計上のご注意」の記載をもとに AI(Claude)で作成(範囲の幅は模式)
柔らかいものに同じ考え方で力をかけると、落とす前につぶれてしまいます。柔らかいものは「落とさない力」と「つぶさない力」の間の幅が狭く、その幅に入るように、力を弱くするか、力のかけ方を変えるかが必要です。NKE の資料は、爪にゴムを貼る、滑り止めの溝を付けて摩擦を大きくする、停止のときの衝撃を小さくする、といった工夫で、同じ力でも重いものを持てるとしています。
2点で挟むと、力が小さな面積に集中する
同じ力で挟んでも、指が当たる面積が小さいほど、その部分の圧力は高くなります(圧力=力÷面積)。硬い爪で2点を挟むと、力が小さな面積に集中し、柔らかいものはその部分からへこみ、崩れます。柔らかい指で包む、指の数を増やす、ものの形に沿わせる、といった方法は、接触する面積を広げて、1か所にかかる圧力を下げる工夫です。
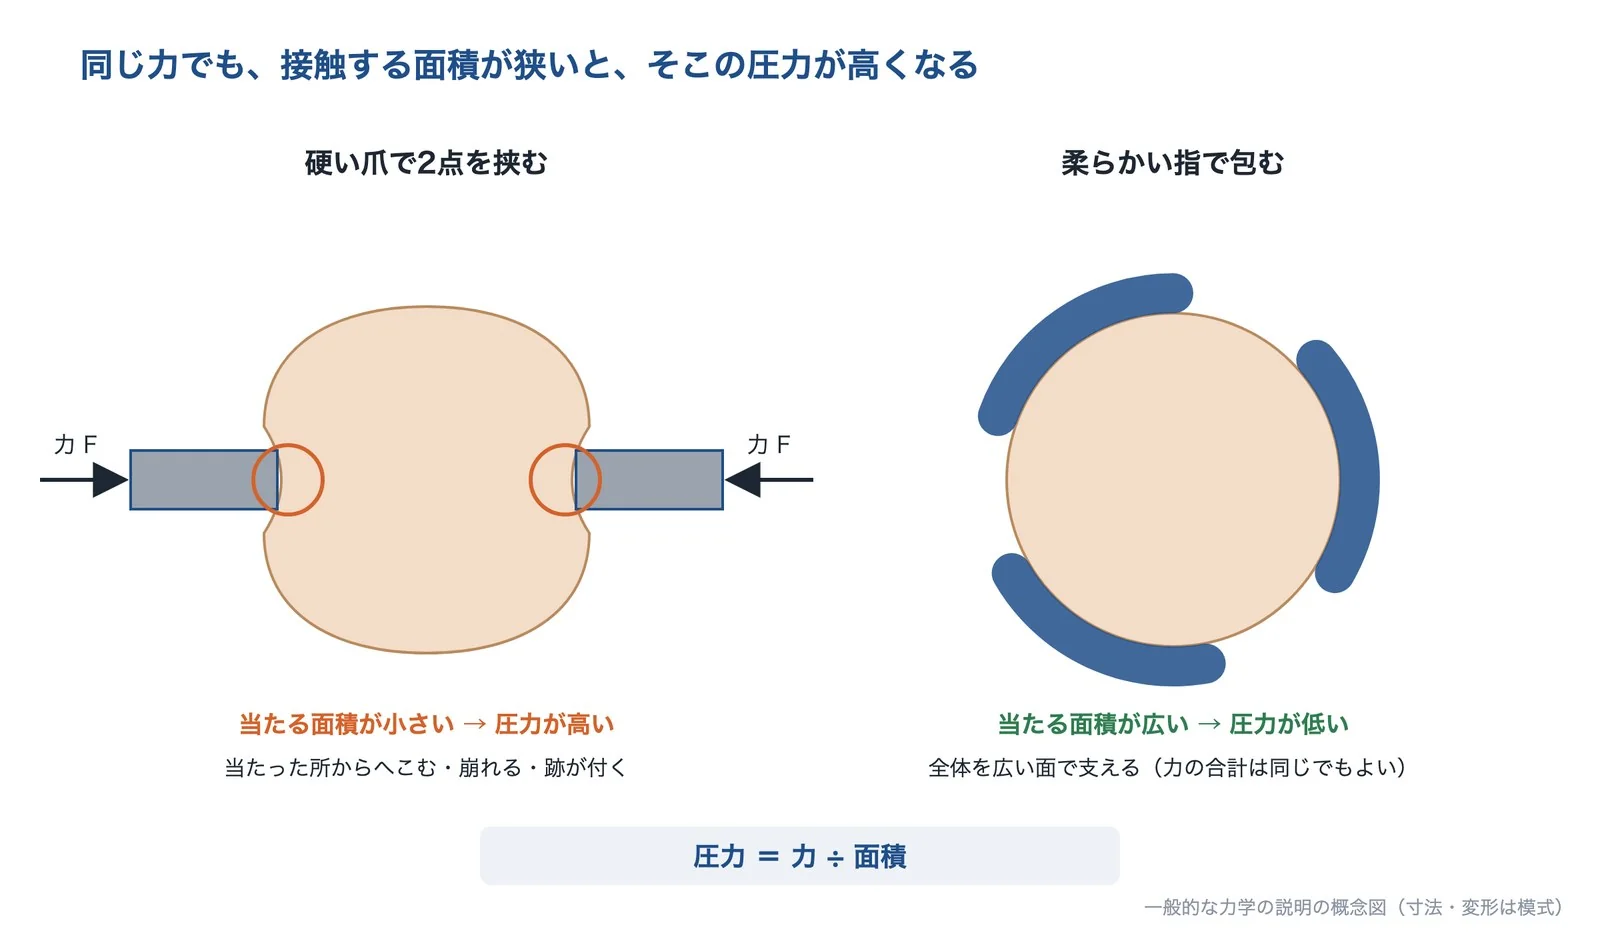
一般的な力学の説明の概念図。寸法・変形は模式。AI(Claude)で作成
形・大きさ・重さが1個ずつ違う
食品の製造では、はじめの工程で自動化が進む一方、お弁当や総菜の盛り付けは、ほとんどが人の手で行われています。日本機械学会の記事では、盛り付けに関わる人は30万人以上で、盛り付けのように細かくて変化の多い作業は、ロボットにはまだ難しいとしています。ロボットシステムインテグレーターの JRC のコラムも、ロボットは、やわらかいものや、ひとつひとつ形が異なるものを扱うことが苦手で、食品工場での導入の障壁になっているとしています。
経済産業省が2021年に始めた「ロボフレ(ロボットフレンドリー)」の取り組みでは、日本惣菜協会が中心となり、食品メーカー51社とロボット開発企業59社が協力して、17種類のロボットを開発しました。1時間に1,200食を盛り付けるロボットや、触覚を使っていなり寿司を壊さずに盛り付けるロボットもあります(日本機械学会)。
布・フィルムは、形が決まらず、空気も通す
真空で吸着するハンドは、空気が漏れないことが必須です。JRC のコラムでは、穴が開いたもの、大きな凹凸があるもの、布や紙のような通気性のあるものは、真空吸着では持ち上げられないとしています。また、布は剛体と違ってさまざまな形をとり、布どうしや布とほかの物の摩擦を予測するのも難しいとされています(山崎「自律型ロボットによる布製品の認識と操作」)。
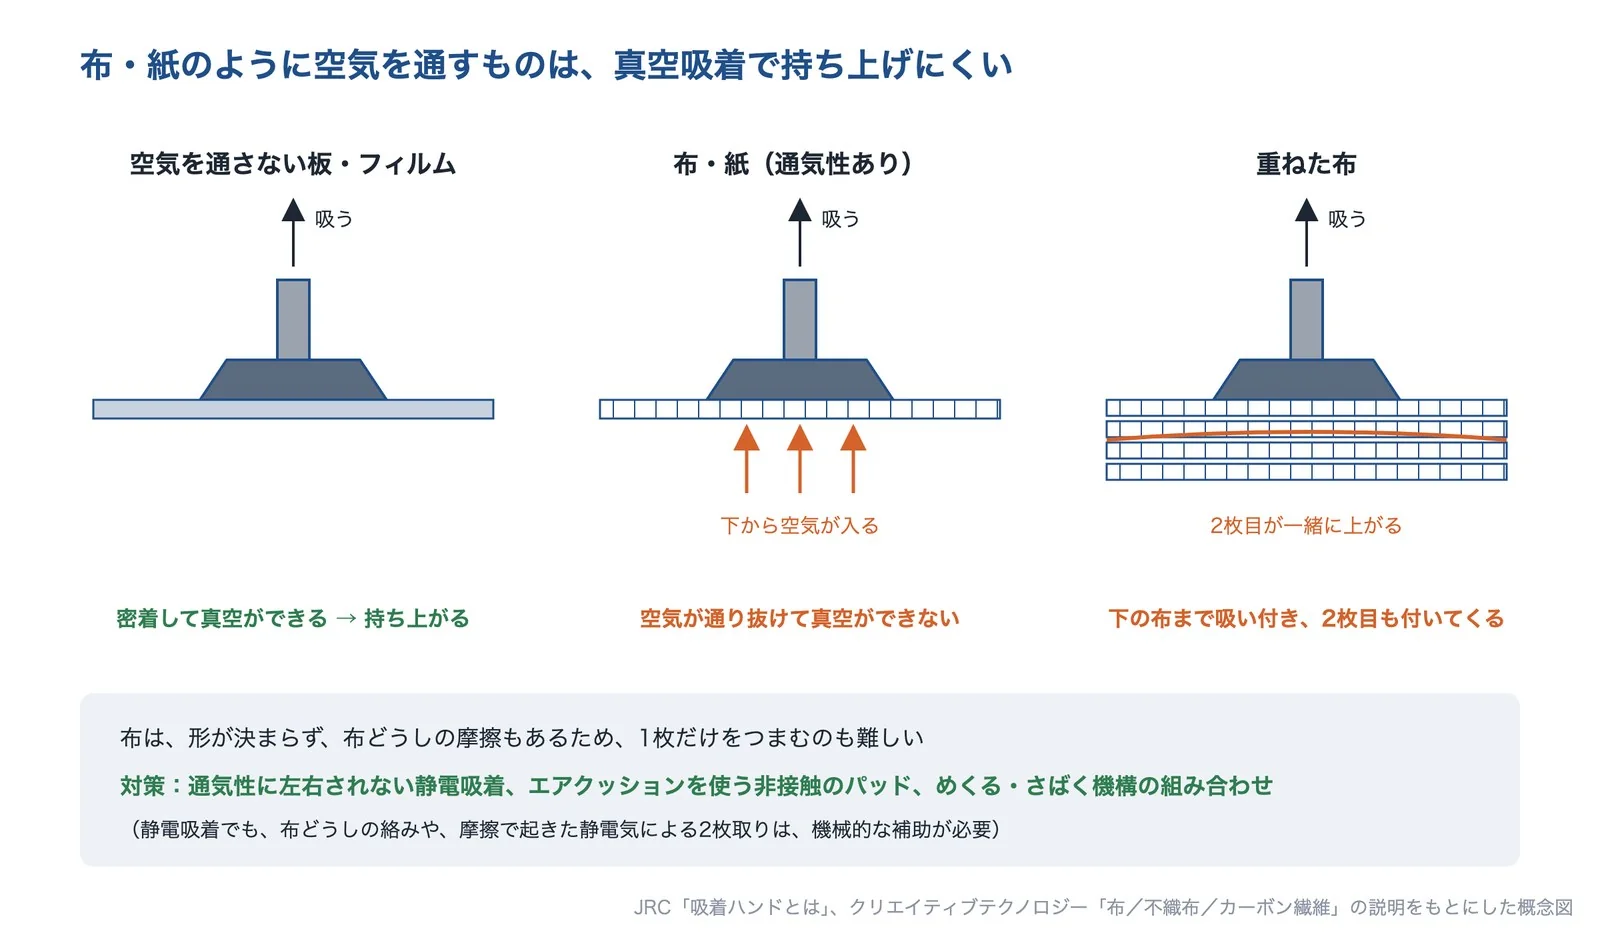
出典:JRC「吸着ハンドとは」、クリエイティブテクノロジー「布/不織布/カーボン繊維」、計測と制御 56(10)の説明をもとに AI(Claude)で作成
出典:エアチャック設計上のご注意(PDF)|NKE、人手に頼る食品製造に、ロボットが挑む!|日本機械学会、食品工場の自動化の課題とは?|JRC、吸着ハンドとは|JRC、自律型ロボットによる布製品の認識と操作|計測と制御 56(10)
解決技術の詳細
柔らかいものをつかむ技術は、指を柔らかくする(ソフトグリッパー)、指をものの形に沿わせる(劣駆動の指、ジャミング)、つかまずに吸い付ける(吸着、静電吸着)、力を感じて加減する(触覚・すべりのセンシング)に分かれます。まず、困りごとから候補を絞ります。
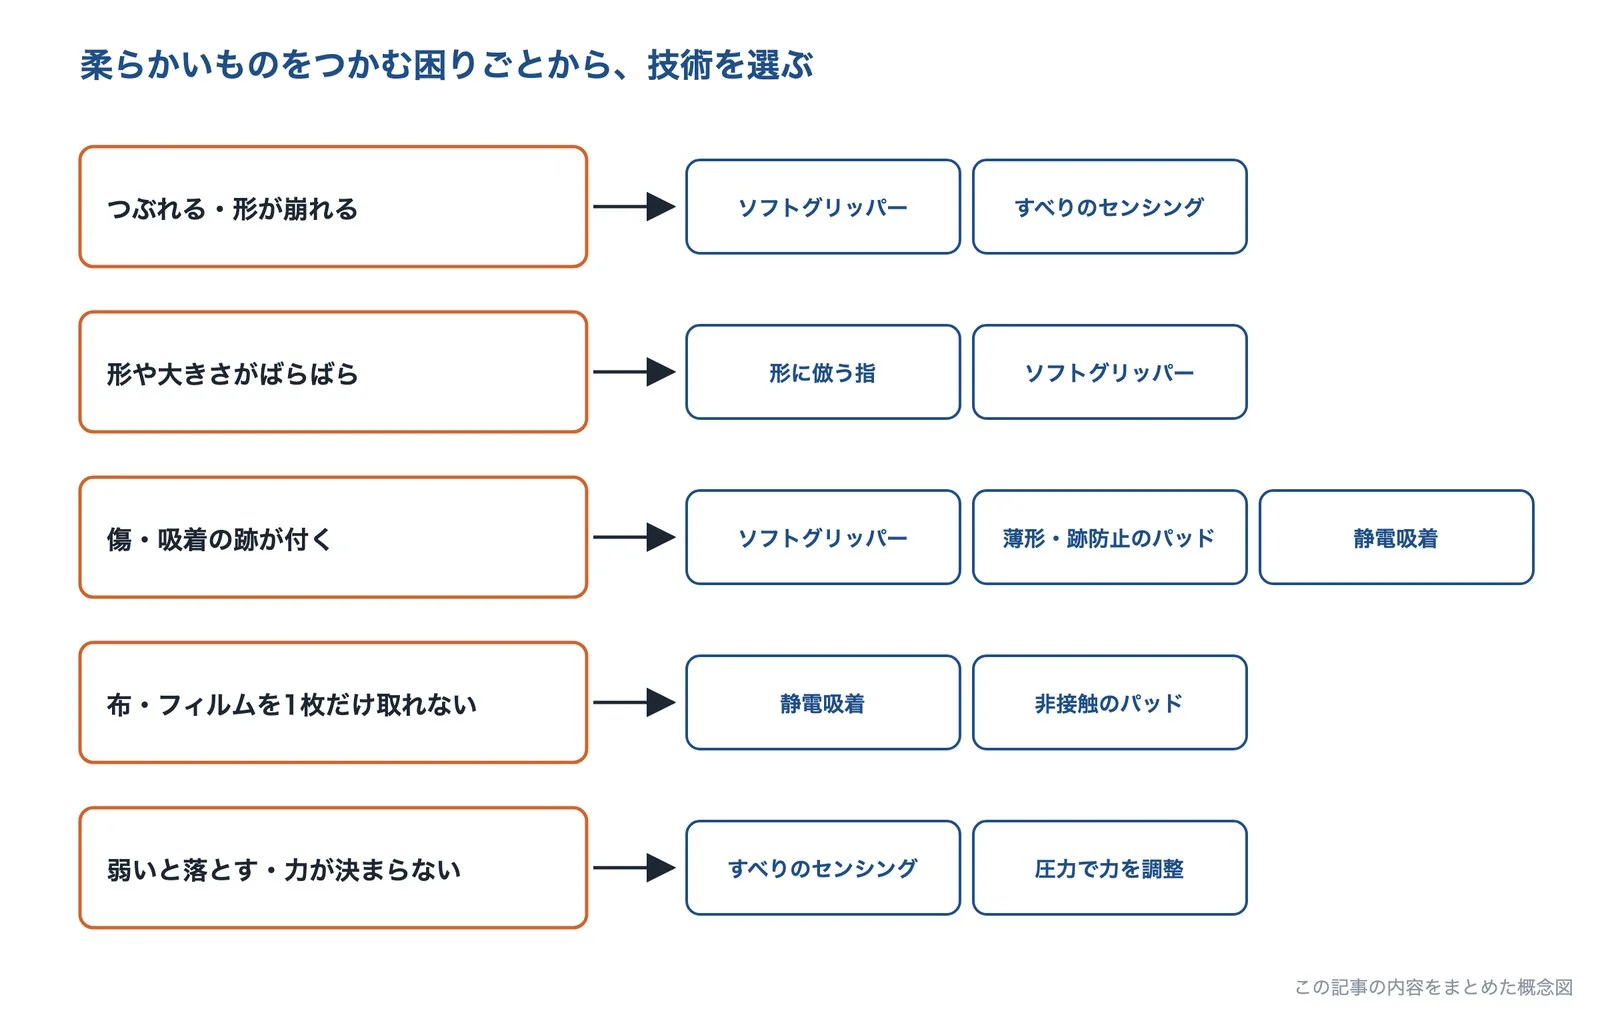
出典:この記事の内容をもとに AI(Claude)で作成
ソフトグリッパー(空気圧で動く柔らかい指)
ソフトグリッパーは、ゴムやエラストマーのような柔らかい材料で作った指を、空気の圧力で曲げて、ものを包むようにつかみます。ゴムだけで作った空気室は、風船のように全体が膨らんでしまうため、繊維などを部分的に埋め込む、場所によって空気室の壁の厚さを変える、といった工夫で、狙った向きに動くようにします(西岡「空気圧ソフトロボットアーム」、日本ロボット学会誌)。ソフトグリッパーの指は、この考え方で、片側だけが伸びて曲がるように作ります。
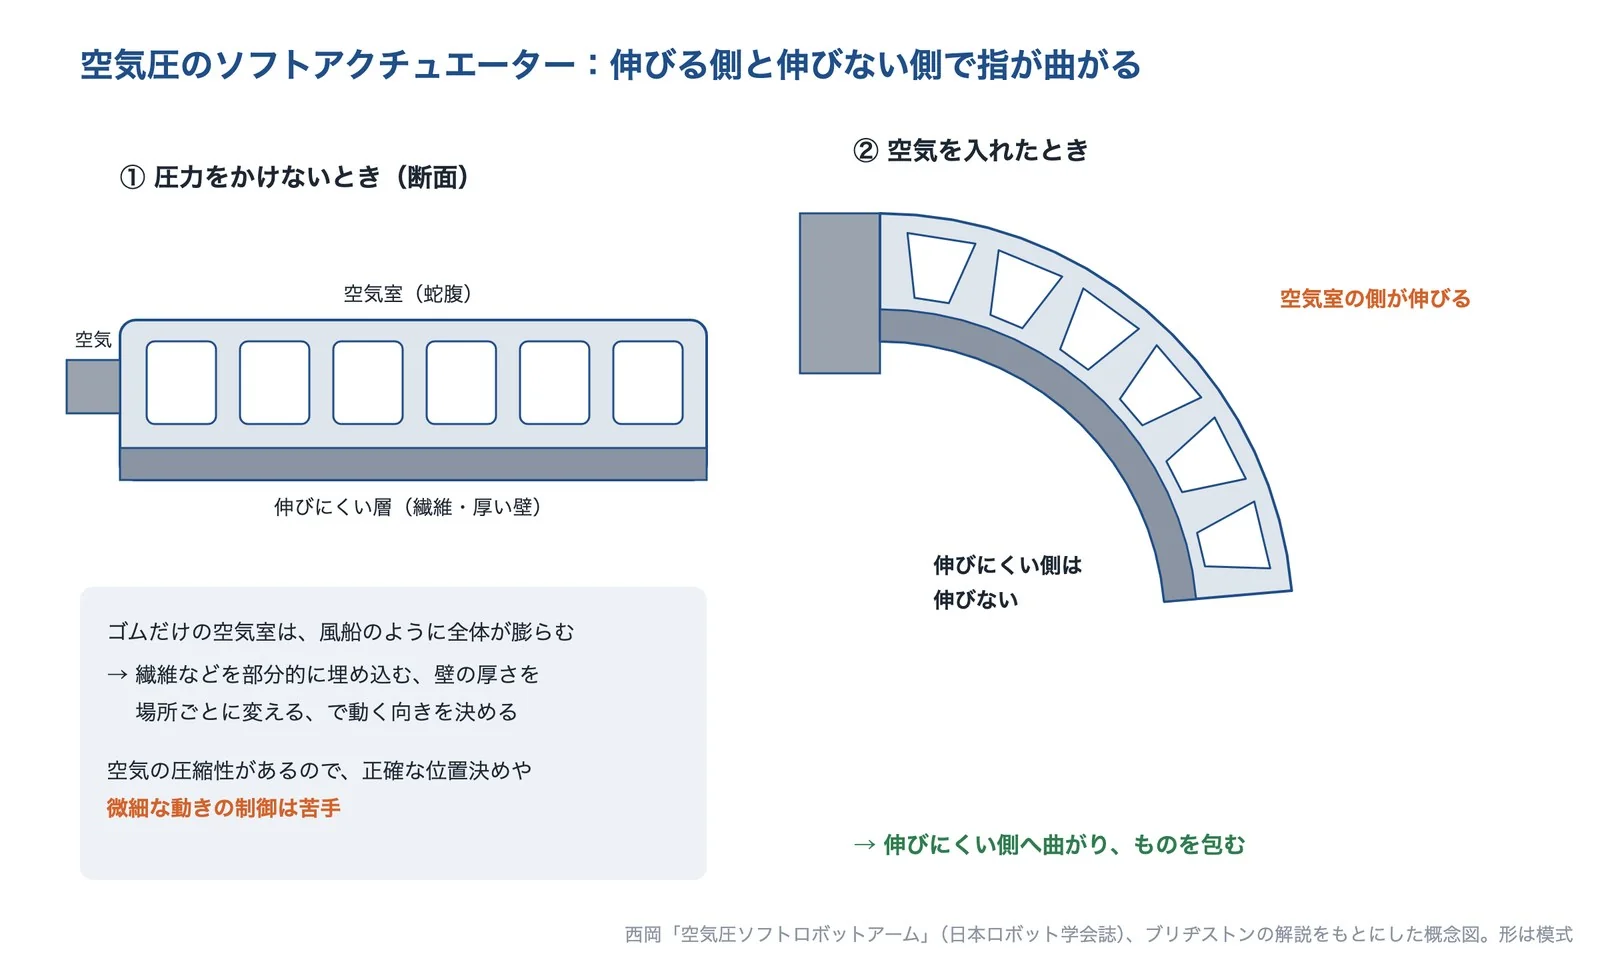
出典:西岡「空気圧ソフトロボットアーム」、ブリヂストンの解説の説明をもとに AI(Claude)で作成(形は模式)
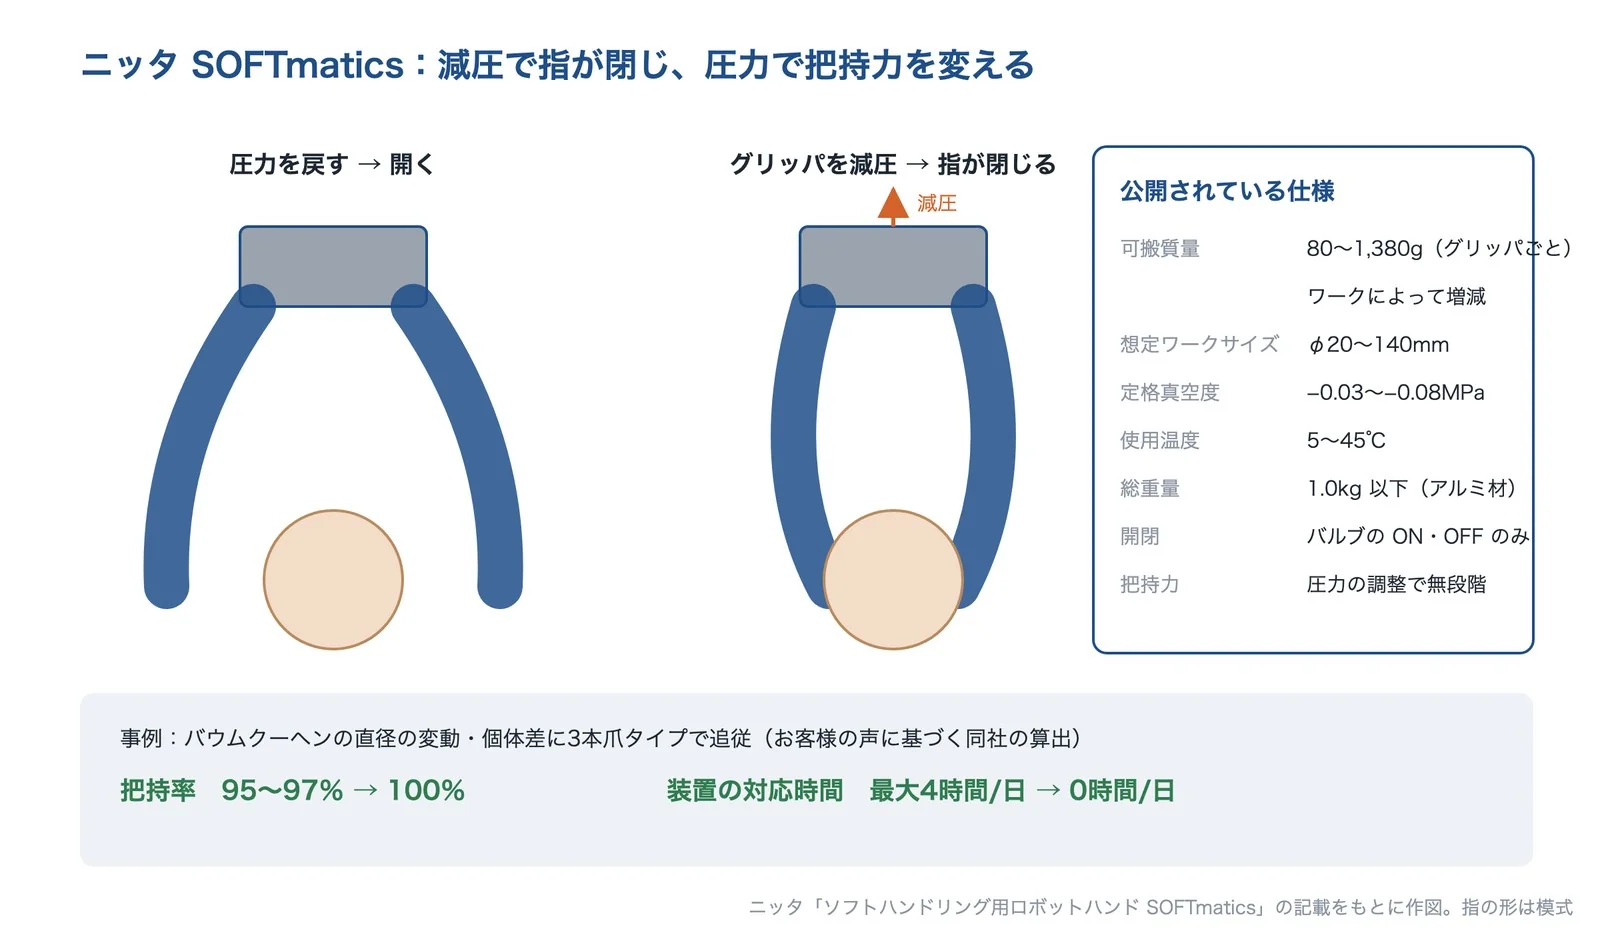
ブリヂストンの解説では、空気で動くハンドの利点を、安全性が高い、構造がシンプルで制御も比較的簡単、としています。一方で、空気の圧縮性により、正確な位置決めや微細な動作の制御が難しいこと、騒音が出ることを欠点に挙げています。把持力は、油圧や電動ほど大きくありません。ニッタの SOFTmatics のように、中を減圧して指を閉じ、圧力の調整で把持力を無段階に変えるものもあります。
形に倣う指(劣駆動・ジャミング)
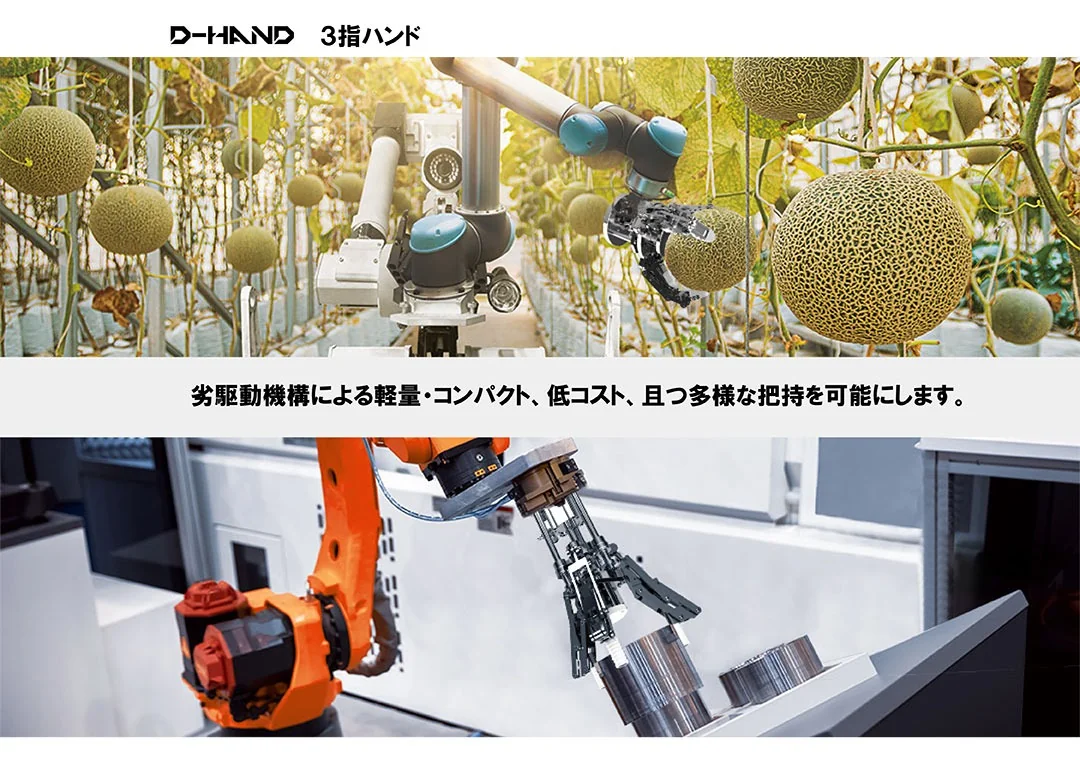
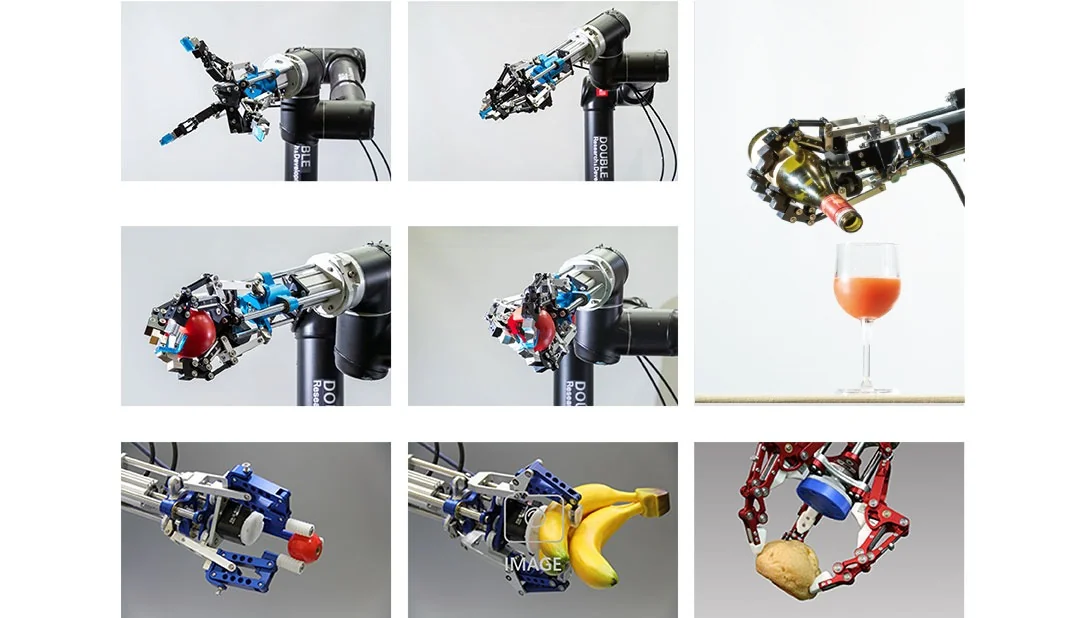
少ない数のモーターで、多くの関節を動かす仕組みを「劣駆動」といいます。指がものに触れると、リンクやばねの働きで、残りの関節が自然に曲がり、ものの形に沿います。ダブル技研の D-Hand は、独自のリンク機構で、指がものに触れると「つまむ」から「つかむ」に切り替わり、センサーなしで、つかむものの形に倣って把持するとしています。
もう1つの方法が、粉体のジャミングです。柔らかい袋に粉や粒を詰め、ものに押し当てて袋を形に沿わせてから、中の空気を抜いて固めます。米国の大学などの研究(Brown ら、PNAS 2010)では、指の代わりにこの粒の塊を1つ使い、センサーの情報なしで、形の違うものをつかめたとしています。つかむ力は、摩擦、凹凸へのかみ合い、そして(袋が表面を密閉できるときは)吸い付き、の3つから生まれます。
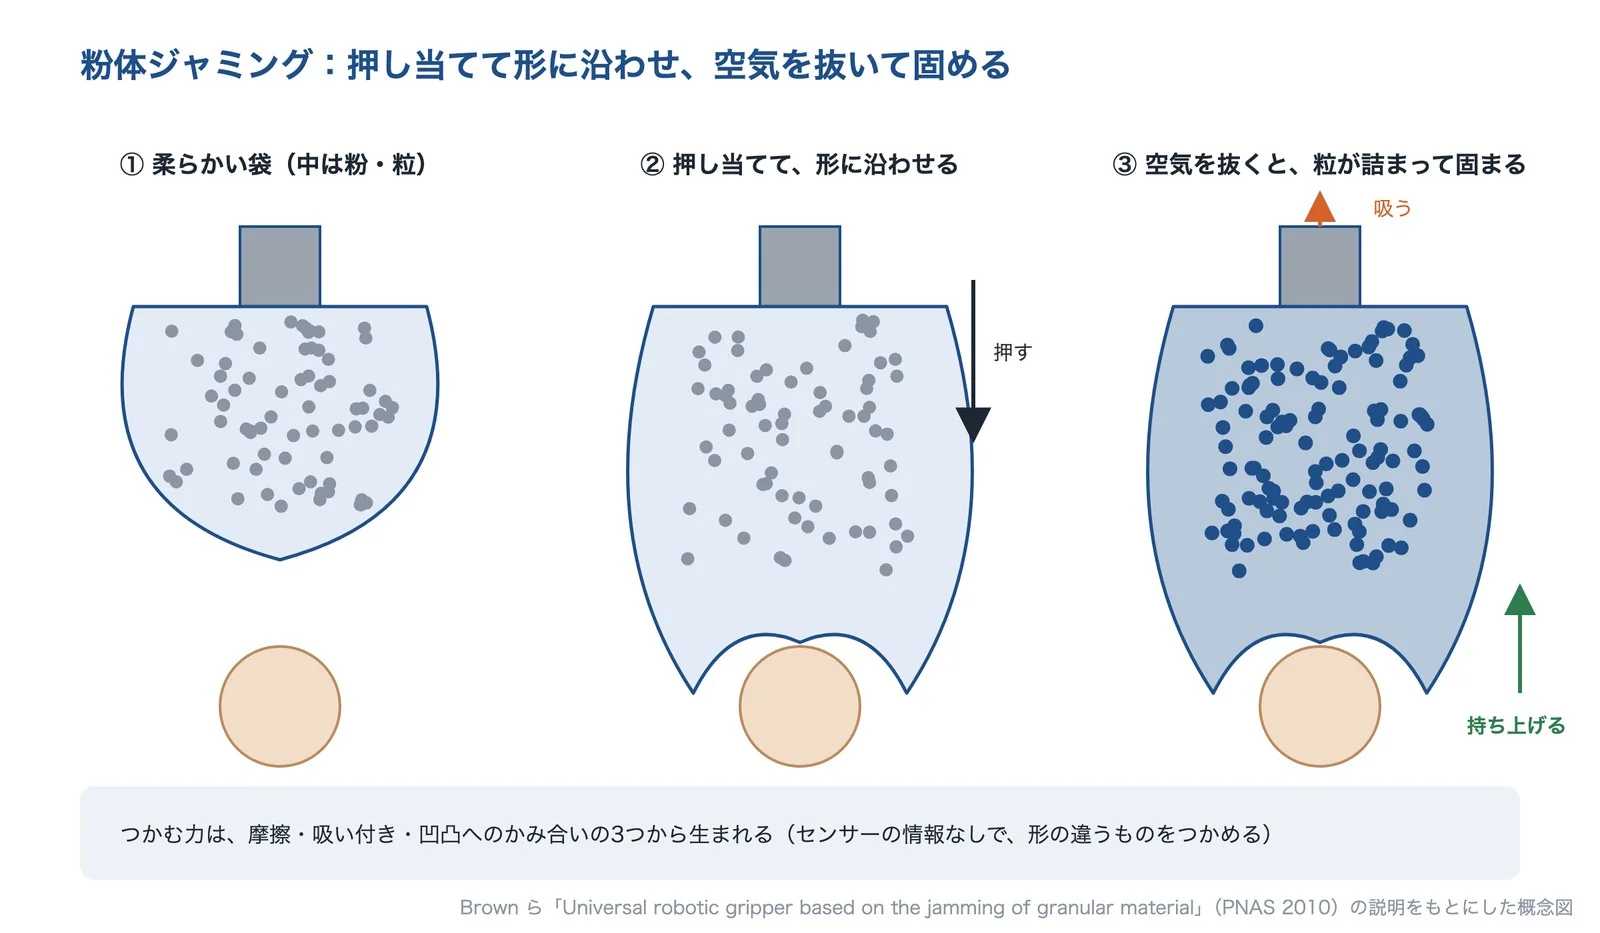
出典:Brown ら、PNAS 2010の説明をもとに AI(Claude)で作成(形は模式)
吸着(薄形・スポンジ・非接触)
吸着は、ワークの平らな面にパッドを密着させ、真空で吸い付けます。JRC のコラムでは、袋のような不定形のものにはスポンジが有効で、吸着パッドより吸着力は劣るものの、表面に傷や吸着跡が付きにくく、デリケートな材質にも適しているとしています。また、パッドとワークの間にエアクッションを作る非接触のタイプは、凹凸があるもの、穴が開いたもの、布や紙のような通気性のあるものも吸着できるとしています。
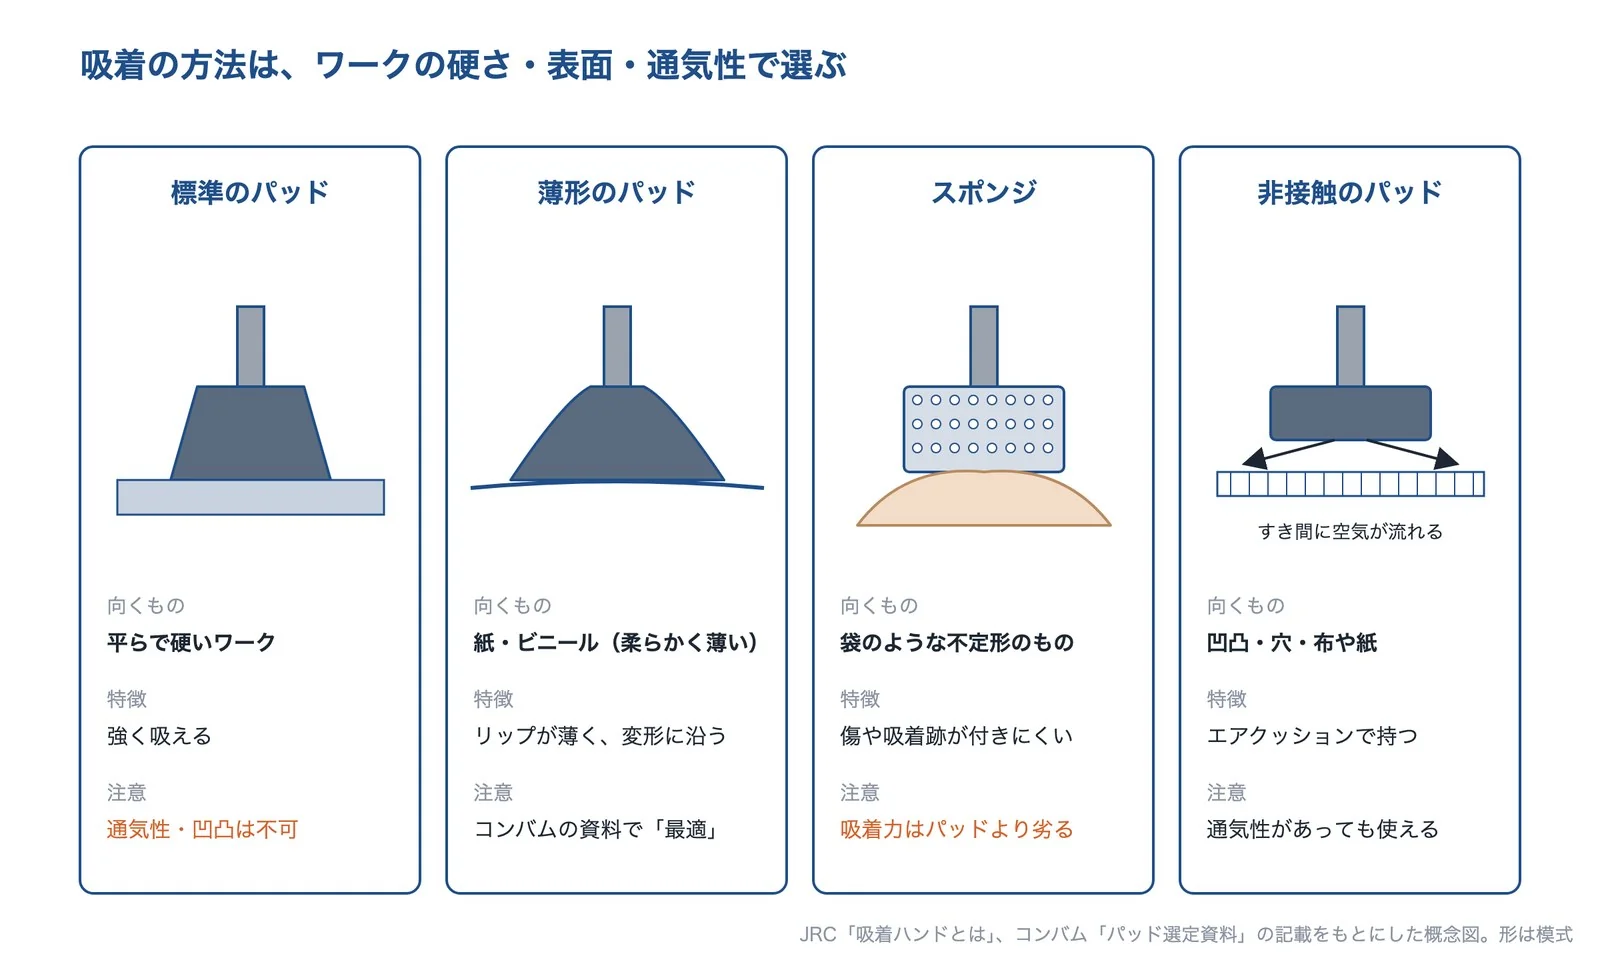
出典:JRC「吸着ハンドとは」、コンバム「パッド選定資料」の記載をもとに AI(Claude)で作成(形は模式)
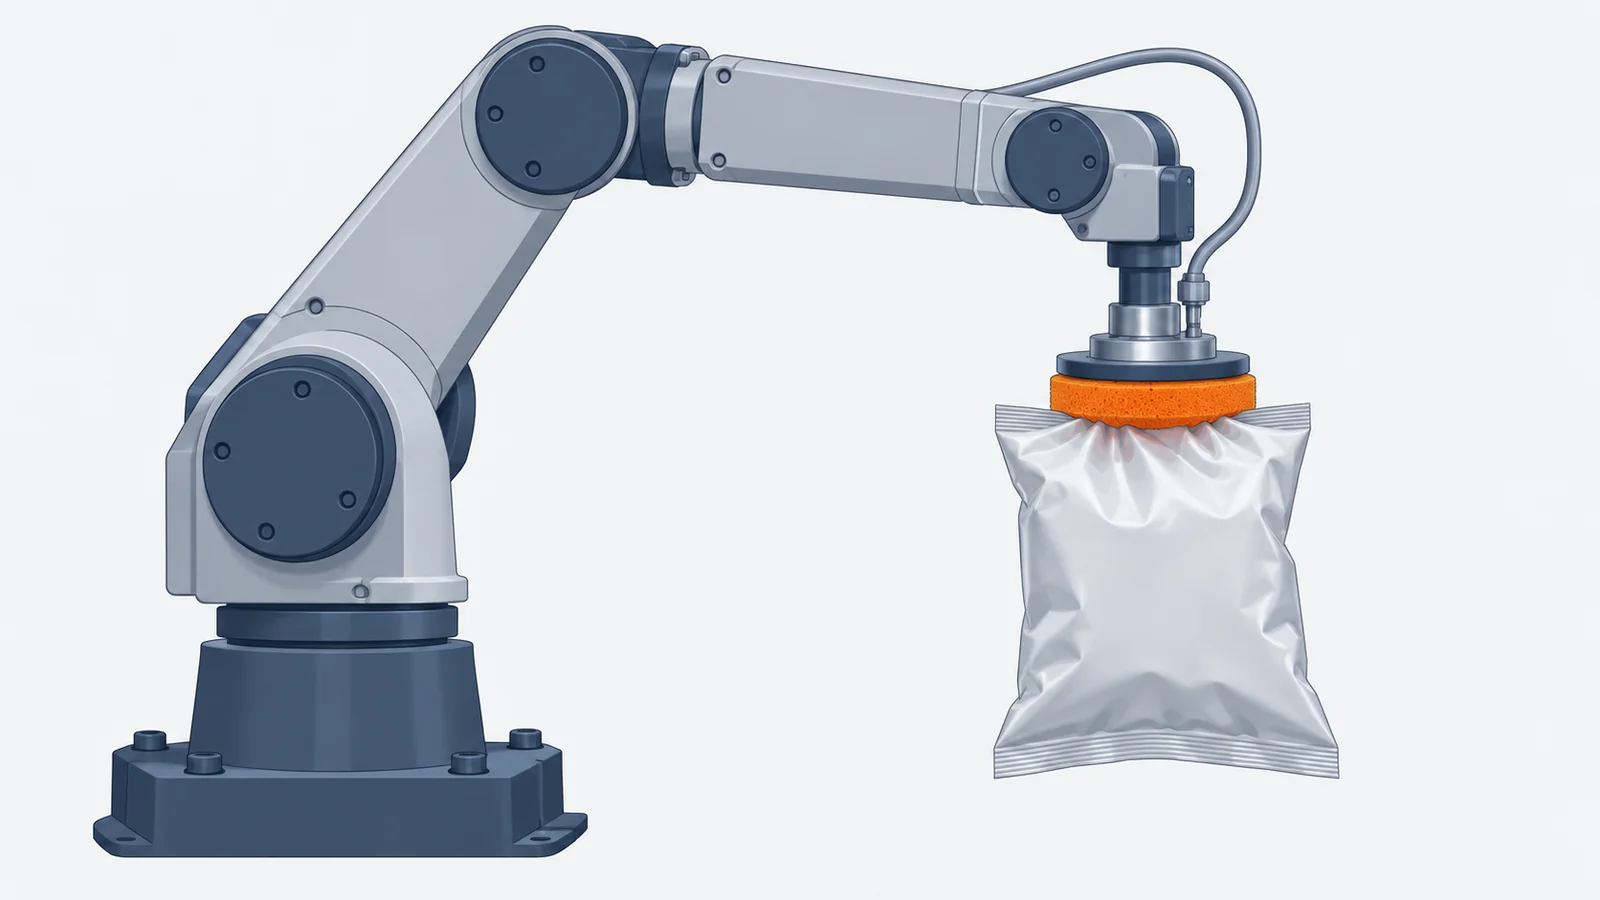
パッドの形と材質の選び方は、メーカーの選定資料が役に立ちます。コンバムの資料では、紙やビニールのような柔らかく薄いワークには、リップの薄い薄形のパッドを「最適」とし、ゴムによる吸着跡を嫌うワークには、表面を改質して跡を減らしたパッドを用意しています。
静電吸着
静電吸着は、内部の電極にプラスとマイナスの電圧をかけ、ワークを電気的な力で吸い付けます。クリエイティブテクノロジーの解説では、吸着の力には、クーロン力、ジョンソン・ラーベック力、グラディエント力の3種類があり、プラスとマイナスの電極を交互に細かく並べて電界で引きつけるグラディエント力は、主に絶縁体の吸着に向くとしています。
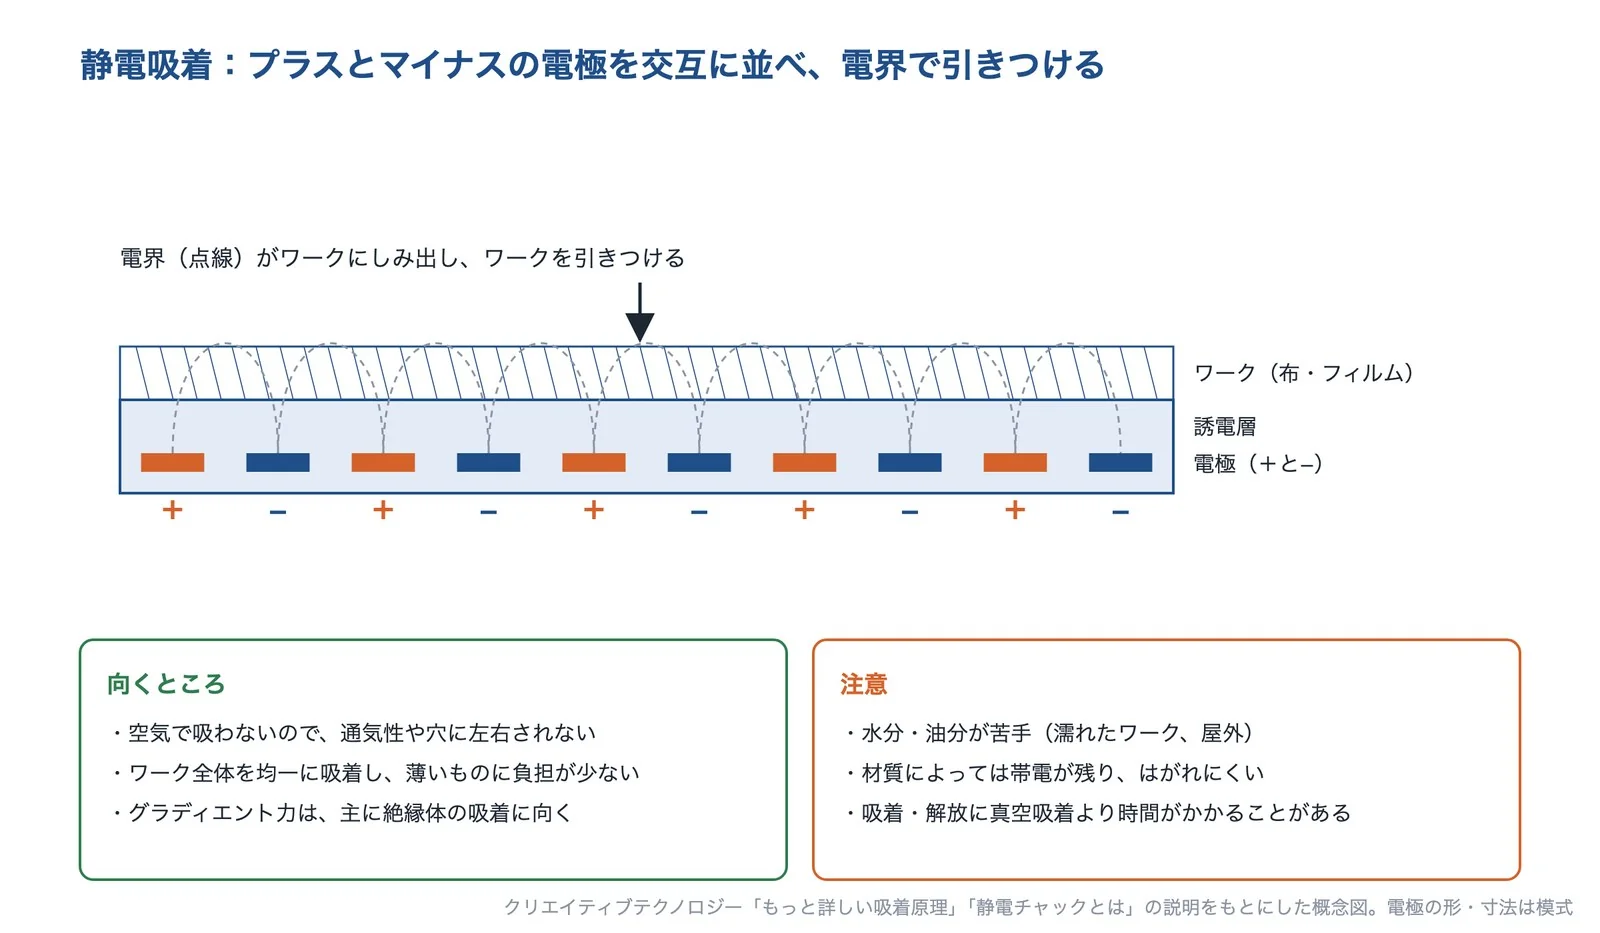
出典:クリエイティブテクノロジー「もっと詳しい吸着原理」、「静電チャックとは」の説明をもとに AI(Claude)で作成(電極の形・寸法は模式)
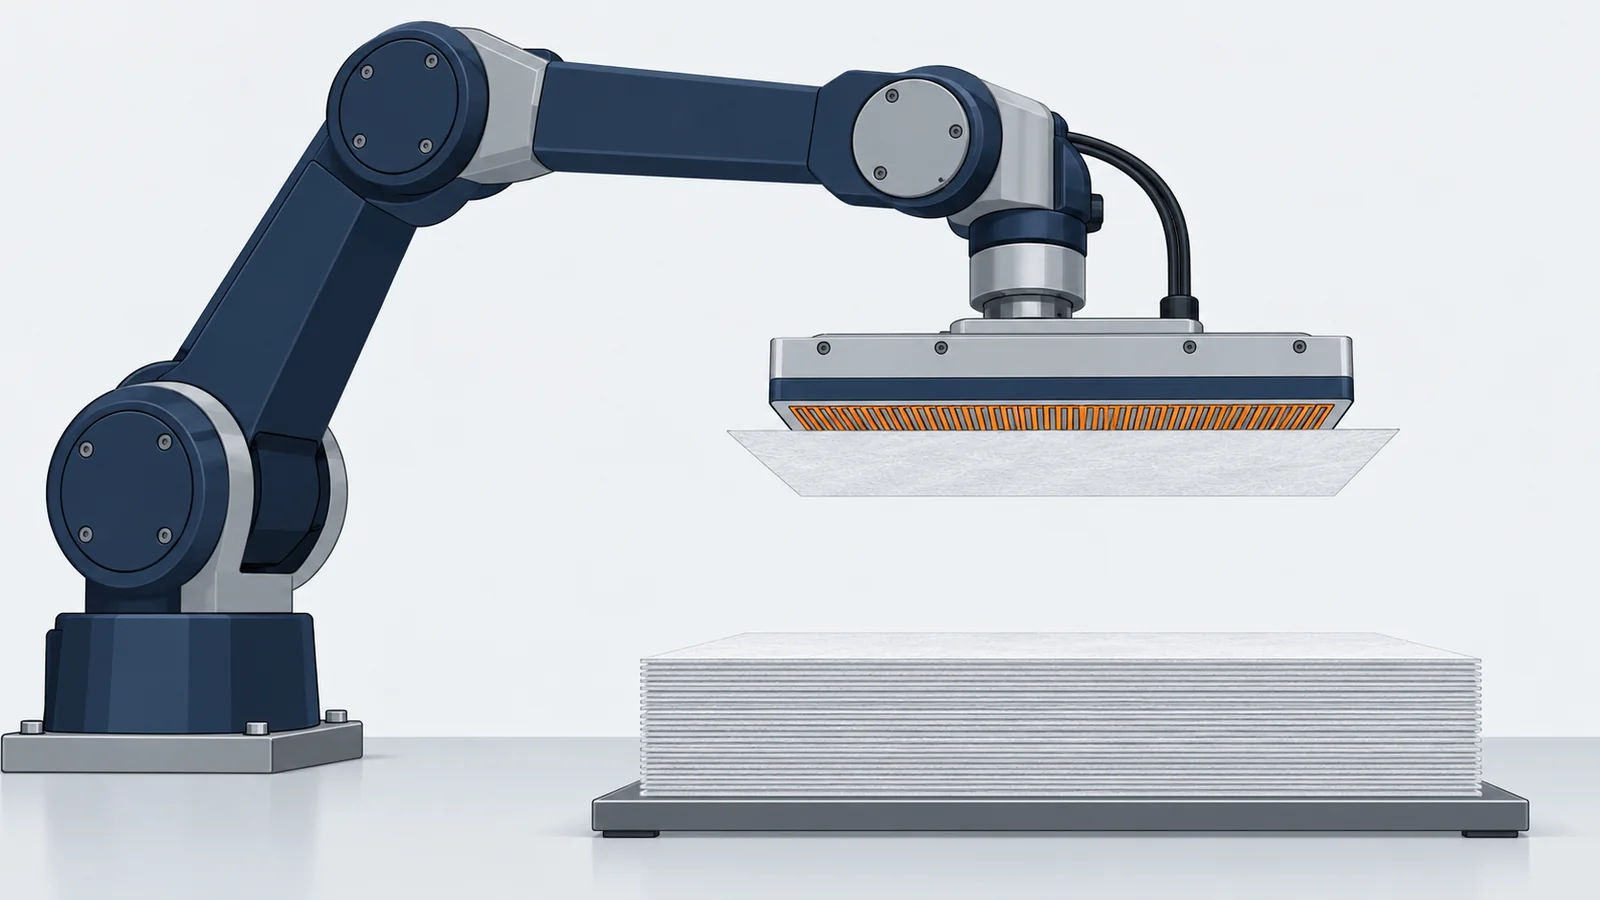
空気で吸うのではないので、メッシュのような穴の開いた素材でも吸着でき、ワーク全体を均一に吸着するため、薄いフィルムや箔に負担をかけにくい方法です。一方で、水分と油分が苦手で、ワークの材質によっては電気が残ってはがれにくいこともあります。吸着と解放の時間も、真空吸着より長くなることがあります。
触覚・すべりのセンシング
指先にセンサーを付けて、力やすべりを感じながらつかむ方法です。ブリヂストンの解説では、力覚センサーの方式を、光学式、圧電式、電気抵抗式、静電容量式の4つに分け、すべり覚センサーは、つかんだものが落ちそうになると、それを検知してつかむ力を強くするものがあるとしています。
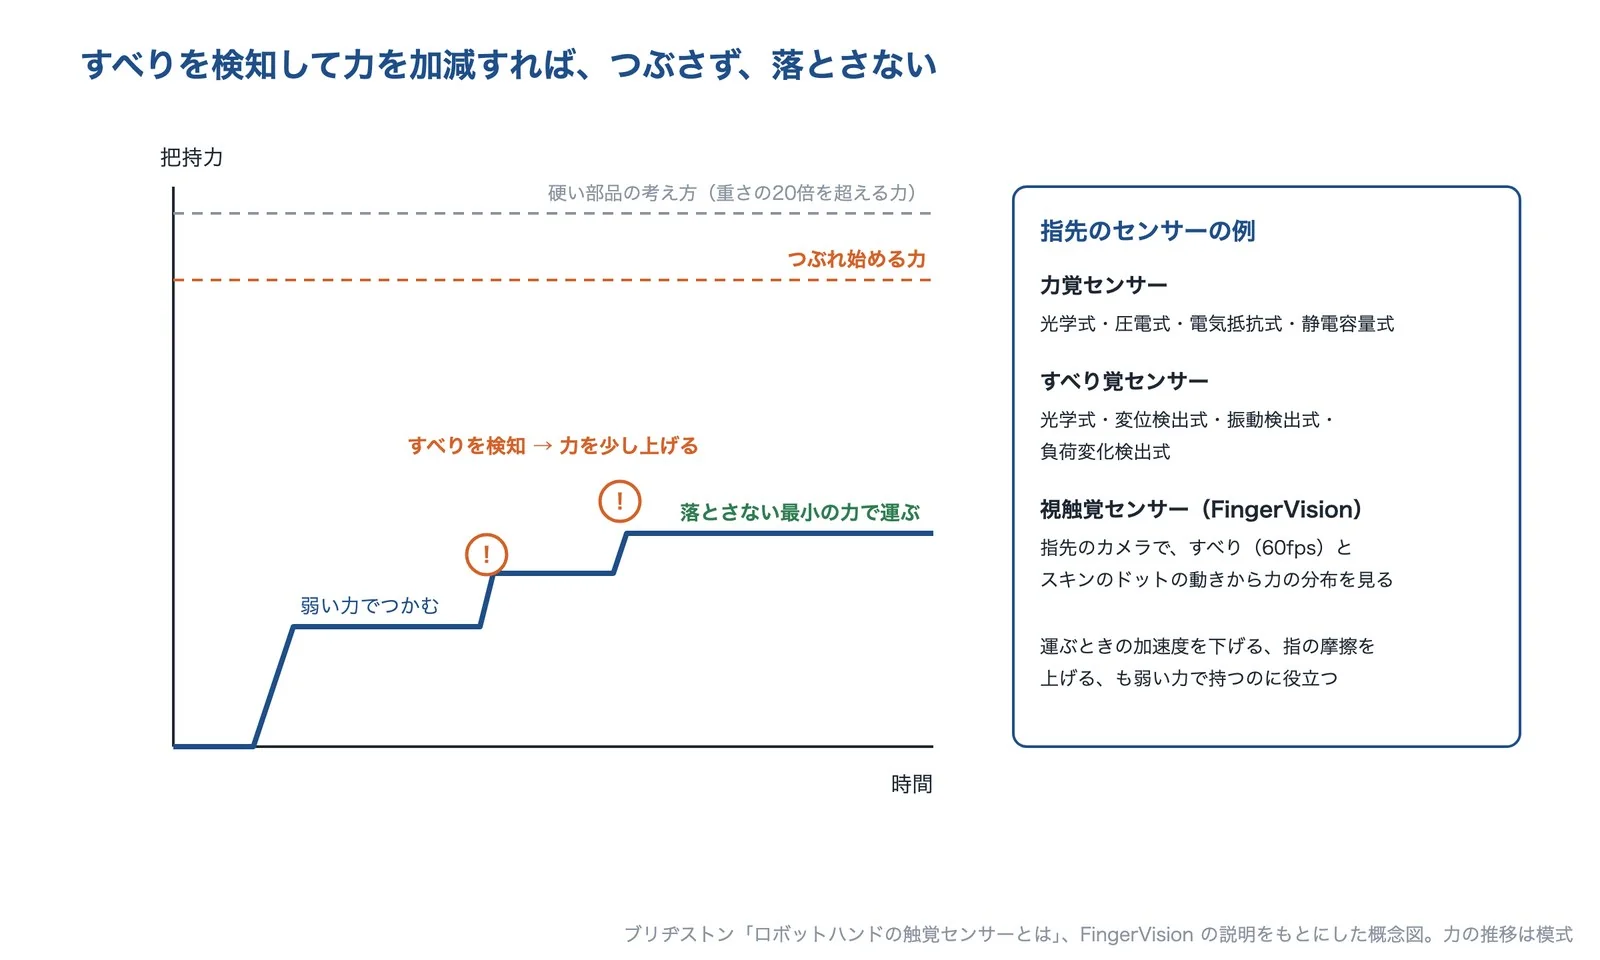
出典:ブリヂストン「ロボットハンドの触覚センサーとは」、FingerVisionの説明をもとに AI(Claude)で作成(力の推移は模式)
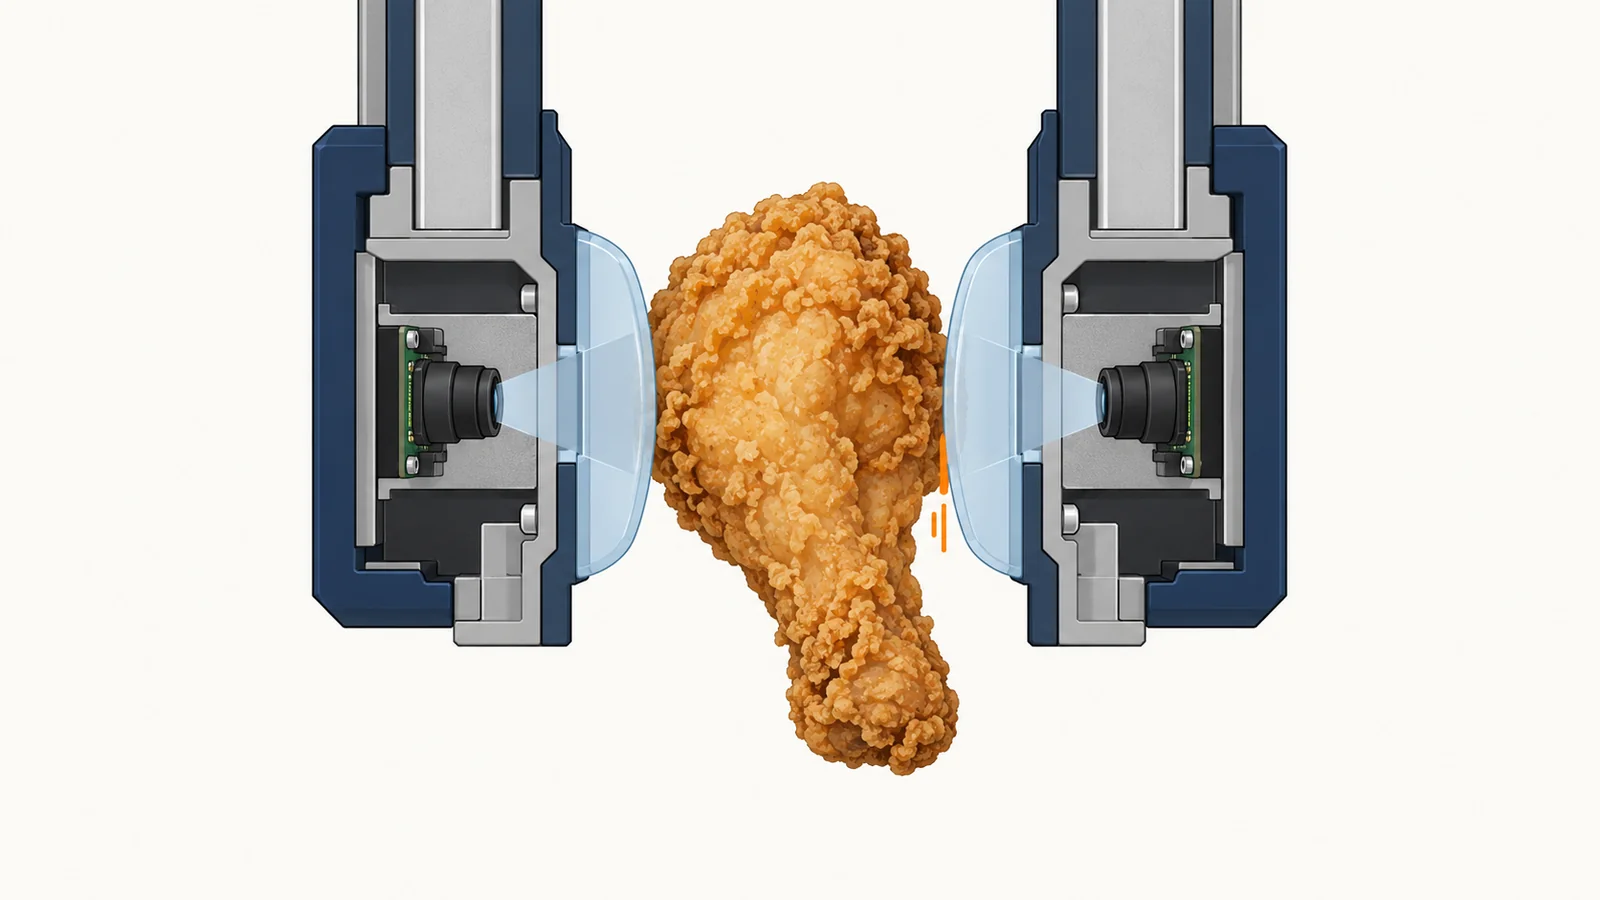
はじめから強い力でつかむのではなく、弱い力でつかみ、すべり始めたら力を上げれば、つぶさない、落とさない、の両方を満たしやすくなります。FingerVision は、指先のカメラで「滑り」を検知することで、力のしきい値を決めなくても、多様なワークを適切に把持できるとしています。
出典:空気圧ソフトロボットアーム|日本ロボット学会誌 33(9)、エアーアクチュエーター型ロボットハンドの種類や仕組み|ブリヂストン、Universal robotic gripper based on the jamming of granular material|PNAS、技術紹介|ダブル技研、吸着ハンドとは|JRC、パッド選定資料(PDF)|コンバム、もっと詳しい吸着原理|クリエイティブテクノロジー、静電チャックとは|クリエイティブテクノロジー、ロボットハンドの触覚センサーとは|ブリヂストン、Service & Product|FingerVision
柔らかいものをつかむ技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。柔らかい指で包みたいのか、形のばらつきに倣いたいのか、吸着の方法を変えたいのか、布やフィルムを1枚ずつ取りたいのか、力を感じて加減したいのかによって、相談先が変わります。
| 企業 | 解決できる課題 | 種類 | 何ができるか | 合う症状 |
|---|---|---|---|---|
| ニッタ | ロボットハンド | 中を減圧して指を閉じるソフトハンド SOFTmatics で、柔らかい食材や果物を、つぶさず・傷つけずにつかむ。大きさのばらつきにも追従する。 | A つかむと、つぶれる・形が崩れる B 形や大きさがばらばらで、つかみ損ねる C 表面に傷や吸着の跡が付く E 弱くつかむと落とす・力の加減が決まらない | |
| ダブル技研 | ロボットハンド・SIer | リンク機構で指がものの形に倣う多指ハンド D-Hand で、形や大きさがばらばらなものを、センサーなしで1つのハンドでつかむ。 | A つかむと、つぶれる・形が崩れる B 形や大きさがばらばらで、つかみ損ねる | |
| コンバム | 真空機器メーカー | 紙・ビニールのような柔らかく薄いワーク向けの薄形パッドや、吸着の跡を減らしたパッドを用意している。 | C 表面に傷や吸着の跡が付く D 布・フィルムを1枚だけ取れない・しわになる | |
| クリエイティブテクノロジー | 静電チャック | 静電気で吸着するハンドで、布や不織布を1枚だけ取り、薄いフィルムや箔を傷めずに平らなまま運ぶ。 | C 表面に傷や吸着の跡が付く D 布・フィルムを1枚だけ取れない・しわになる | |
| FingerVision | 触覚センサー・ハンド | 指先のカメラで触覚とすべりを見る視触覚センサーとハンドで、柔らかく形や重さがばらつく食材を、つぶさず落とさずにつかむ。 | A つかむと、つぶれる・形が崩れる B 形や大きさがばらばらで、つかみ損ねる E 弱くつかむと落とす・力の加減が決まらない |
ニッタ株式会社|減圧で動くソフトハンド SOFTmatics
ニッタとは
ニッタは、大阪市浪速区に本社を置く、1945年設立(創業1885年)の会社です(資本金80億6,000万円、連結の従業員2,993名。2026年3月31日現在)。伝動・搬送用の平ベルト、ホース・チューブ、工業用ワイパ・ゴム成形品などのほか、柔らかいものをつかむロボットハンド「SOFTmatics(ソフマティックス)」を手がけています。
ニッタの得意技術
| 技術 | 内容 |
|---|---|
| 減圧で指を動かすハンド | グリッパの中を減圧すると指先が閉じ、圧力を戻すと開く。開閉はバルブの ON・OFF だけで、把持力は圧力の調整で無段階に変えられるとしている |
| つつむ・はさむ・つまむ | 柔軟なウレタンの指で、不定形・傷つきやすい・つぶれやすいワークをつかむ。グリッパの可搬質量は80〜1,380g(ワークによって増減)、想定ワークサイズは φ20〜140mm、定格真空度は −0.03〜−0.08MPa、使用温度は5〜45℃ |
| 食品にそのまま触れる | 食品衛生法に適合した素材を使い、くぼみが少なく洗いやすい形にしている。ワンタッチで着脱でき、着脱のときにネジを落とすおそれがない。グリッパはリペア(有償)できる |
ハンドリングの事例として、チョコレート、ロールケーキ、厚揚げ、唐揚げ、シュウマイなどの加工食品、なす・りんご・トマト、ガラス瓶や樹脂容器を公開しています。
ニッタが解決できる課題
- 柔らかい食材や果物を、つぶさず・傷つけずにつかみたい
- 大きさや形にばらつきがあり、今のハンドでつかみ損ねる
- 吸着パッドの跡が、製品に付いてしまう
公開されている実績
- バウムクーヘンの直径の変動や個体差に3本爪タイプで追従し、把持率が95〜97%から100%に、装置の対応時間が1日最大4時間から0時間になった(お客様の声に基づく同社の算出)
出典:ニッタ「ソフトハンドリング用ロボットハンド SOFTmatics」の記載をもとに AI(Claude)で作成(指の形は模式)
出典:ソフトハンドリング用ロボットハンド SOFTmatics|ニッタ、会社概要|ニッタグループ、製品情報|ニッタ
ダブル技研株式会社|形に倣う多指ハンド D-Hand
ダブル技研とは
ダブル技研は、神奈川県藤沢市に本社を置く、1977年設立の会社です(資本金9,610万円。資本準備金を含む)。ロボットハンドなどのエンドエフェクタの開発・販売と、ロボットの導入を行う SIer の事業のほか、福祉機器も手がけています。ロボットハンドの事業所は神奈川県座間市です。
ダブル技研の得意技術
| 技術 | 内容 |
|---|---|
| 劣駆動の多指ハンド D-Hand | 少ない駆動源で多くの関節を動かす劣駆動機構で、軽く、コンパクトで、低コストなハンドにしたとしている |
| センサーなしで形に倣う | 独自のリンク機構で、指がものに触れると自動で「つまむ」から「つかむ」に切り替わり、指どうしも協調して、つかむものの形に倣って把持する。これをセンサーなしで行う(必要に応じてセンサーを付けるカスタマイズもできる) |
| 3指と5指 | 3指ハンドは、つかむ・つまむに向く4つのモデル(3AG・3AP・3BG・3CG)を用意し、1つのモーターで全ての関節を動かす5指ハンドもある |
用途の例として、物流の荷役、ビニールハウスでの農作業、加工機へのワークの取り付け・取り外しを挙げています。
ダブル技研が解決できる課題
- 形や大きさがばらばらなものを、1つのハンドでつかみたい
- 多様な形のものを、センサーなしで1つのハンドでつかみたい
- ビニールハウスでの農作業や、物流の荷役を自動化したい
出典:D-Hand 3指ハンド|ダブル技研、技術紹介|ダブル技研、D-Hand カタログ(PDF)|ダブル技研、会社概要|ダブル技研
コンバム株式会社|柔らかいワーク用の吸着パッド
コンバムとは
コンバムは、東京都大田区に本社を置く、1951年設立の会社です(資本金7億4,812万5千円、連結の従業員108名。2024年3月22日現在)。真空吸着パッド、真空切換弁、真空ポンプなどの真空機器と、空気圧機器、圧力センサーを手がけています。
コンバムの得意技術
| 技術 | 内容 |
|---|---|
| ワークに合わせたパッドの形 | パッド選定資料で、平形・薄形・じゃばら形・独泡形(スポンジ状)などのパッドと、ワークの硬さ・表面・通気性・材質の組み合わせごとに、使えるかどうかを ◎○△× で示している |
| 柔らかく薄いワーク | 紙やビニールのような、柔らかく薄いワークには、リップの薄い薄形パッドを「最適」としている。材質の一覧では、シリコーンゴムの適用用途に、食品や薄物ワークを挙げている |
| 吸着跡を減らすパッド | ゴム表面を独自の処理で改質し、吸着跡を極限まで減らしたパッド(RA 処理)や、薄物ワークの変形とパッドへの貼り付きを防ぐパッド用のコアも用意している |
コンバムが解決できる課題
- 紙・ビニールのような、柔らかく薄いものを吸着したい
- 吸着の跡が製品に残る
- 薄いワークが吸着で変形する、パッドに貼り付く
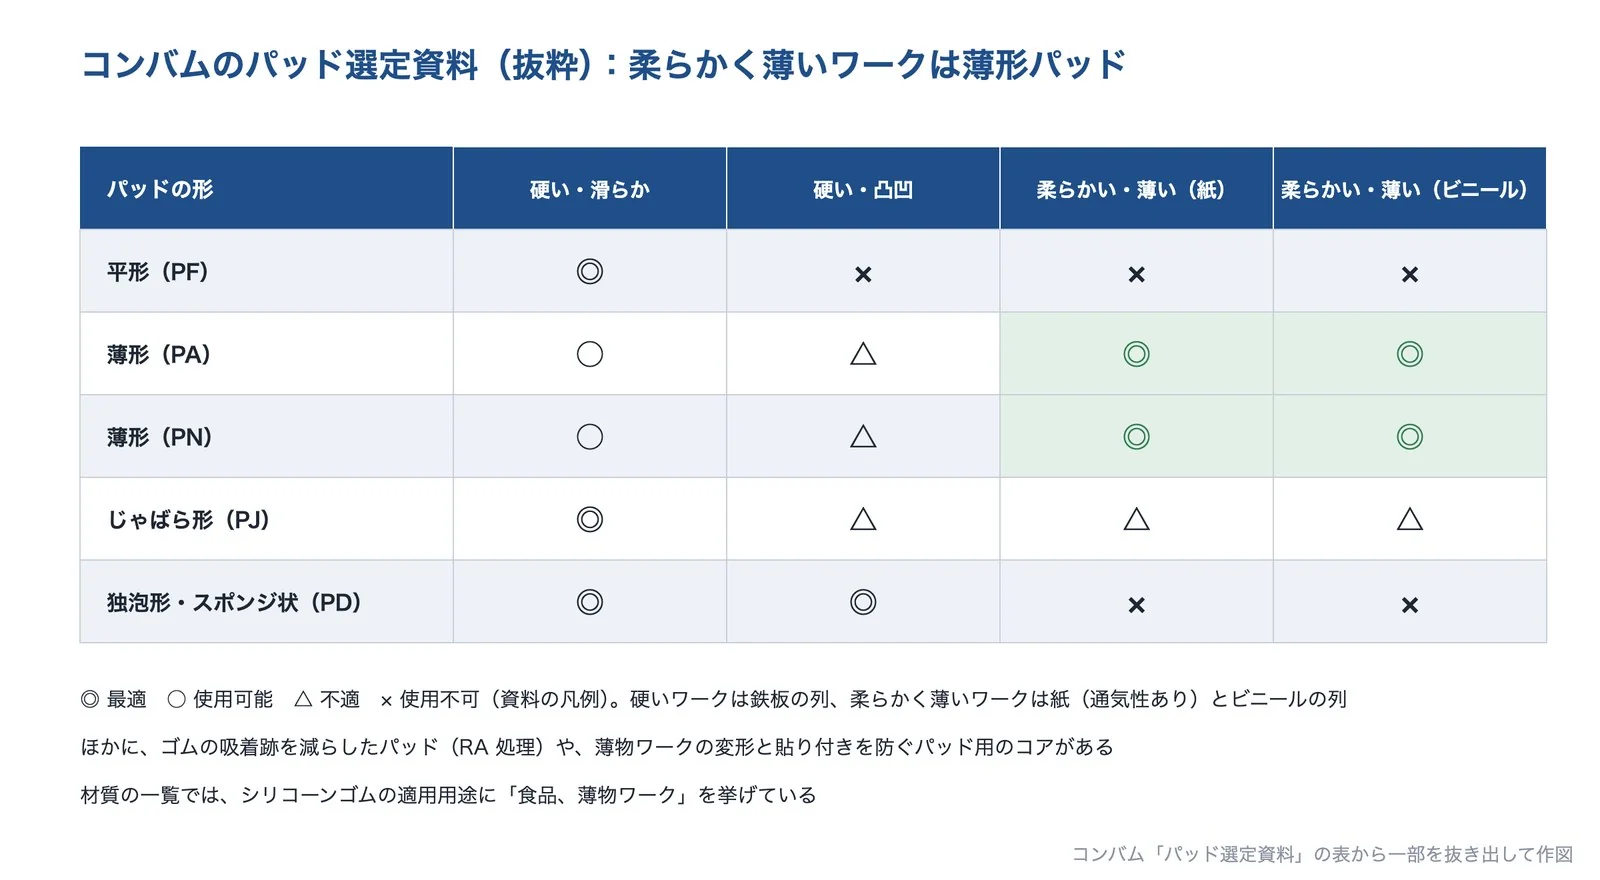
コンバム「パッド選定資料」の表から一部を抜き出して作図。AI(Claude)で作成
出典:パッド選定資料(PDF)|コンバム、会社概要|コンバム
株式会社クリエイティブテクノロジー|布・フィルムを静電気でつかむ
クリエイティブテクノロジーとは
クリエイティブテクノロジーは、神奈川県川崎市に本社を置く、1985年設立の会社です(資本金3,000万円、従業員は国内約170名・海外約90名。2026年8月時点)。静電チャックとその周辺技術(電源など)の開発・製造・販売を主な事業としています。
クリエイティブテクノロジーの得意技術
| 技術 | 内容 |
|---|---|
| 静電チャック | 内部の電極にプラスとマイナスの電圧をかけ、ワークの中の電荷を引き寄せて吸着する。電気的な力でワーク全体を均一に吸着するので、薄い金属箔やフィルムのような繊細なワークに負担をかけにくいとしている |
| 布・不織布・カーボン繊維 | 通気性の高い生地は、真空吸着では取れなかったり、複数枚取りしたりするエラーが目立つ。静電チャックなら、生地の通気性による複数枚取りは解消されるとしている(生地どうしの絡みや摩擦で起きる静電気が原因の場合は、機械的な補助との組み合わせを検討する) |
| ロボットハンドとして | ロボットに合わせた静電チャックをオーダーメイドで設計でき、専用の電源は外部信号で ON・OFF と電圧の設定ができる |
得意でない条件として、水分(屋外や濡れたワーク)と油分を挙げています。フィルムは、硬さ・厚み・反り・シワによって吸着力が大きく変わるため、事前の吸着テストを勧めています。
クリエイティブテクノロジーが解決できる課題
- 布や不織布を1枚だけ取りたい(真空吸着では複数枚取りしてしまう)
- 薄いフィルムや箔を、傷めずに平らなまま運びたい
- 真空吸着の騒音や、エアの消費を減らしたい
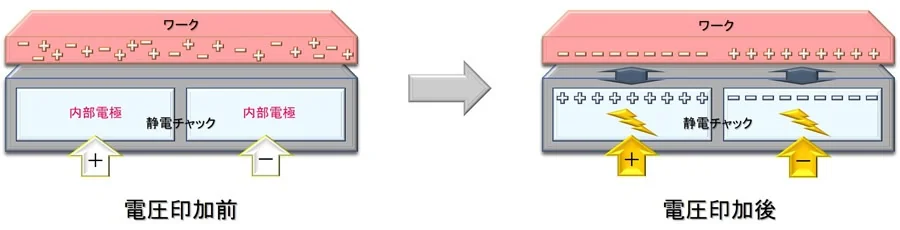
出典:布/不織布/カーボン繊維|クリエイティブテクノロジー、静電チャックとは|クリエイティブテクノロジー、樹脂フィルム|クリエイティブテクノロジー、会社情報|クリエイティブテクノロジー
株式会社FingerVision|すべりを見る視触覚センサー
FingerVisionとは
FingerVision は、東京都江東区に本社を置く会社です(資本金等9,999万円。研究開発の拠点は京都市)。指先にカメラを入れて触覚を再現する「視触覚センサ」と、それを内蔵したロボットハンド、ロボットシステムを手がけています。2023年に J-Startup の選定企業になっています。
FingerVisionの得意技術
| 技術 | 内容 |
|---|---|
| すべり分布と力分布 | 指先の表面をシリコンのスキンで覆い、中のカメラで見る。対象物がカメラに対して動く状態を「滑り」として、60fps で画素の差分から認識する。皮膚に付けたドットの動きの量・方向から、力の分布(XYZ)を推定する |
| 力のしきい値を決めずにつかむ | 滑りを基準にすることで、力のしきい値を設定しなくても、多様なワークを適切に把持できるとしている。おかず盛り付けロボットでは、食材を傷つけない最小の力でつかみ、持ち上げた瞬間の滑りを検知して落とさない |
| 指先の形を選べる | 柔らかく不定形な食材には、カップ状で把持面に凹凸を付けて摩擦を作り、少ない把持力でつかむ指(M6)を使う。円筒形や小さなワーク用の指もある |
お弁当の定番の食材として、唐揚げ、ハンバーグ、シューマイ、だし巻き、餃子、コロッケ、ケーキ、パンなどを挙げています。
FingerVisionが解決できる課題
- 唐揚げやおかずのような、柔らかく形や重さがばらつく食材を盛り付けたい
- つぶさない弱い力でつかみたいが、落とすのも困る
- 重心から外れた所をつかむと、ワークが傾く・落ちる
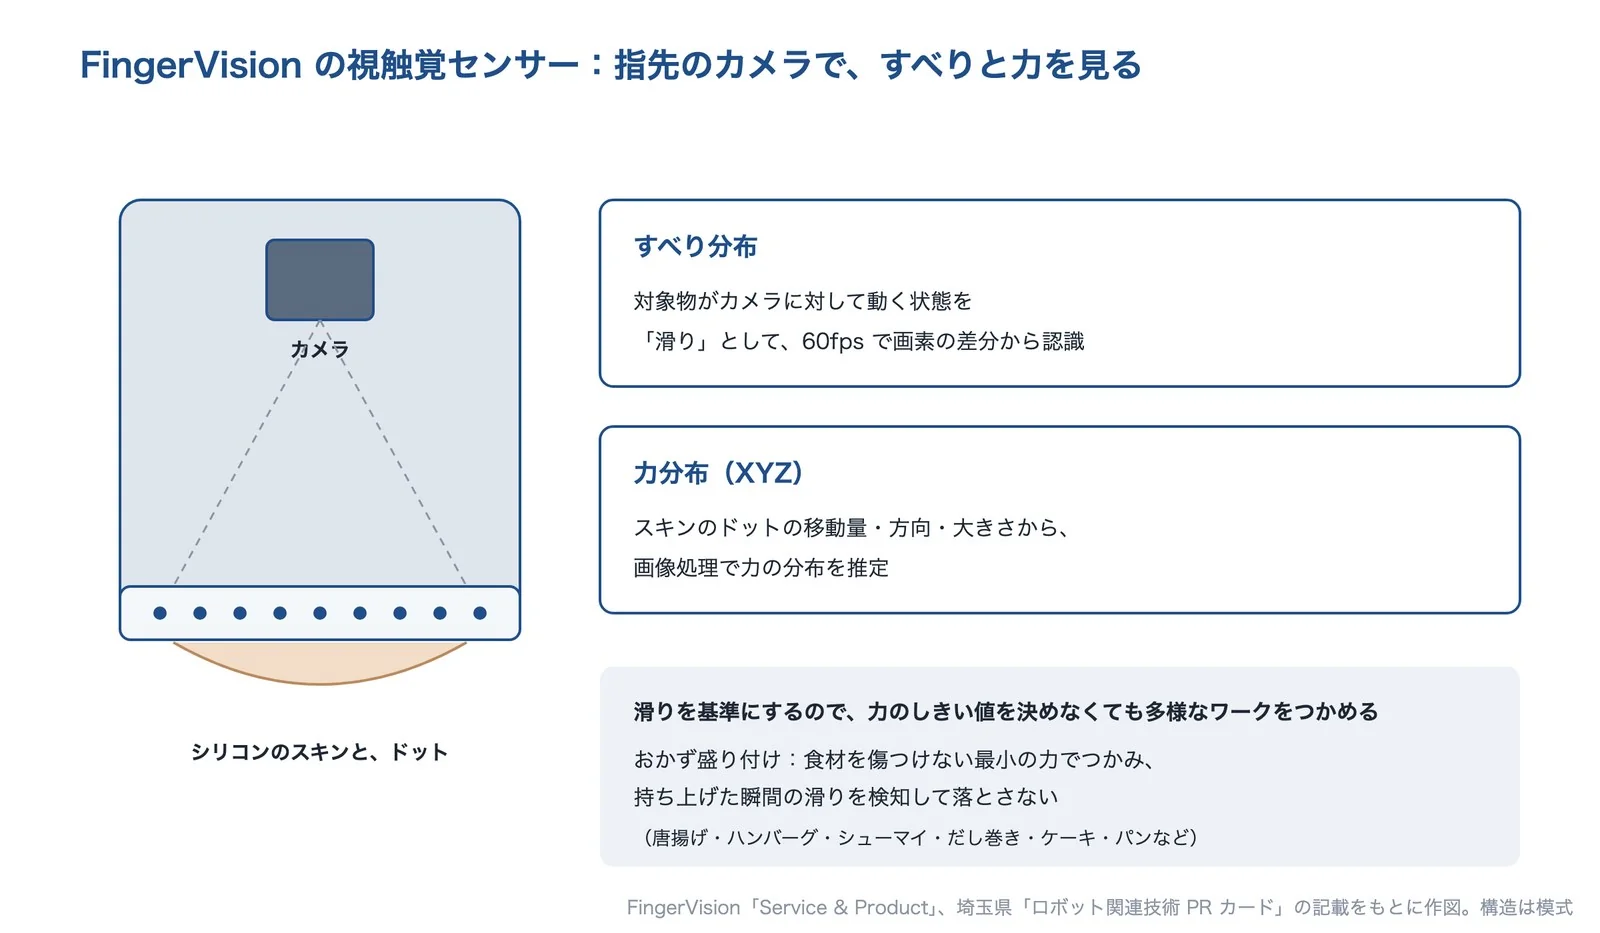
出典:FingerVision「Service & Product」、埼玉県「ロボット関連技術 PR カード」の記載をもとに AI(Claude)で作成(構造は模式)
出典:Service & Product|FingerVision、ロボット関連技術 PR カード(PDF)|埼玉県、About us|FingerVision
選ぶ前に確かめる条件
メーカーに相談する前に、次の条件を整理しておくと、話が早くなります。紹介した企業のうち、ニッタ、ダブル技研、クリエイティブテクノロジーは、デモ機での確認を受け付けています。
- つかむもの(種類、重さ、大きさの最小と最大、硬さ、つぶれ始める力)と、1個ずつ置かれているか、重なっているか、バラ積みか
- 表面の状態(濡れ、油、粉、べたつき、通気性)と、付けてはいけない傷・跡・におい
- 今の方法と困っていること(つぶれる、落とす、つかみ損ねる、2枚取り、跡が付く)
- 速さ(1時間あたりの個数)と、運ぶ距離・向き(反転するか)
- 置く先(トレイ、容器、包装機)と、置く位置の精度
- 食品に直接触れるか、洗浄の方法、温度(冷蔵・冷凍・加熱後)
- 使えるロボット(可搬質量)、空気(圧縮空気・真空)や電源の有無
- 数量(何台か)、納期、予算
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年9月29日








