
柔らかい食品をつかむと崩れる。力を弱めると、持ち上げた途中ですべって落ちる。指先が物に近づくとカメラの死角になり、つかむ位置がずれる。ハンドの指が細く、力覚センサーを入れる場所がない――ロボットハンドで「人の手のような作業」をさせようとすると、こうした困りごとが出てきます。
こうした症状の多くは、ハンドが触った力・すべり・触る直前の位置を感じていないことが原因です。力の大きさを測る、横向きの力からすべりを見つける、触る前に距離を測る、と症状によって合うセンサーが違います。まず下のマトリクスで、症状と対策の対応を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | 指先の6軸力覚センサー | 圧力分布の触覚センサー | せん断も測る3軸の触覚センサー | カメラ式の視触覚センサー | 近接覚センサー |
|---|---|---|---|---|---|
| A柔らかい物・壊れやすい物をつぶす、傷つける | ○ | ○ | ○ | ◎ | |
| B持ち上げ・移動の途中で、すべって落とす | △ | ◎ | ◎ | ||
| Cつかむ位置や物の向きがずれる(カメラの死角・透明な物) | ○ | ○ | ◎ | ||
| D指先が小さく、センサーと配線を入れる場所がない | ◎ | ○ | ○ | △ | |
| E人の手先の作業をロボットに覚えさせる、触覚のデータがない | ○ | ○ |
◎ 第一候補○ 有効△ 条件によって有効
◎は出典で第一の対策(または大きな効果の事例)として説明されているもの、○は有効とされるもの、△は条件によって有効なものです。記号の理由は、下の「課題の診断と解決策」の各カードと「解決技術の詳細」に出典とあわせて書いています。
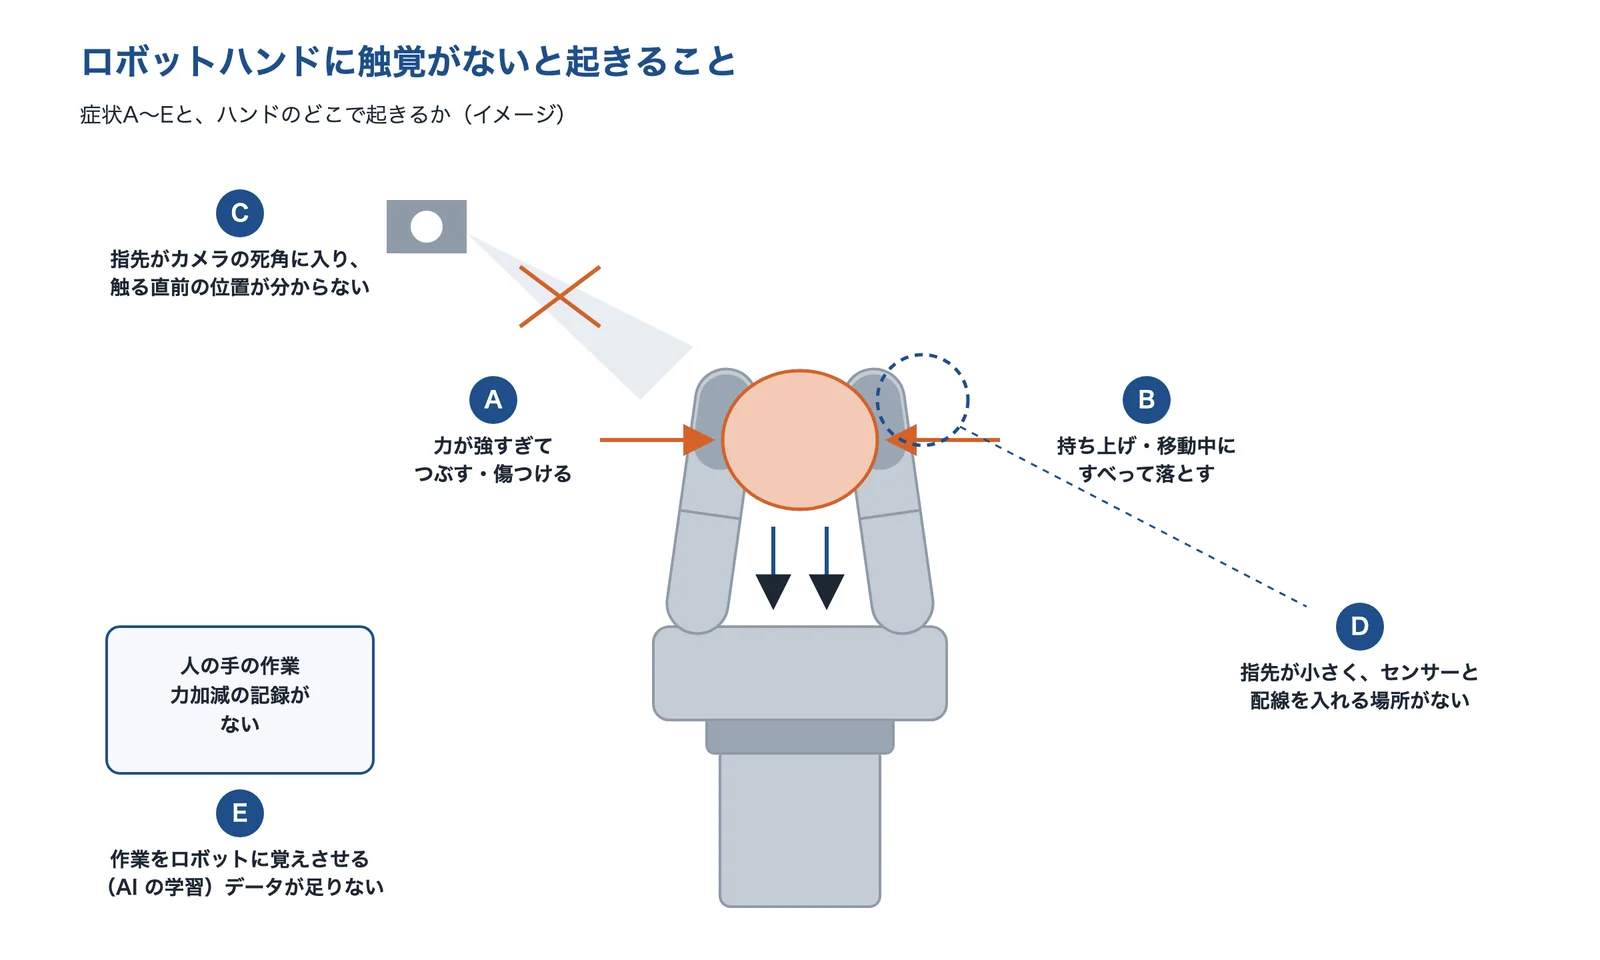
出典:Leslie らの論文・Thinker「近接覚センサー」と編集部の整理をもとに AI(Claude)で作成
課題の診断と解決策
症状(A〜E)ごとに、起きている現象、解決に使える技術、選ぶときの注意、相談できる企業をまとめました。
柔らかい物・壊れやすい物をつぶす、傷つける
食品や柔らかい部品をつかむと、形が崩れる・跡が付く。弱くすると、今度は落とす。
- 起きている現象
- 人が物を持つとき、握る力のうち、すべらない最小の力を上回る余裕の分は握る力の約30〜40%でした(物を傾ける実験。Goodwin ら)。人はこの加減を指先の触覚で行いますが、一般に、触覚のないハンドは、指を閉じる位置や一定の力でしか握れず、物の硬さ・大きさが変わると力が合わなくなります。
- 解決に使える技術
- 圧力分布の触覚センサー指の腹の薄いセンサーで、押している力と場所を測る
- カメラ式の視触覚センサー皮膚の変形を撮り、力とすべりの分布を見ながら握る
- 指先の6軸力覚センサー指ごとにかかる力の合計を測って、上限を決める
静電容量型の薄い触覚フィルムは小さな荷重が得意とされます(オーギャの比較表)。お弁当の具材のように種類が多く形が決まらない物では、FingerVision が視触覚センサーで「すべりの感覚」を再現して、壊れやすい具材を扱っています。
持ち上げ・移動の途中で、すべって落とす
つかめたように見えても、持ち上げたとき・速く動かしたときに物がずれて落ちる。
- 起きている現象
- すべりは、物と指の間の横向きの力(せん断の力)が、押しつける力に比べて大きくなると起きます。押す力(圧力)だけを測るセンサーでは、この横向きの力が分かりません。カメラ式のセンサー(GelSight)では、皮膚の内側の点の動きの大きさが力にほぼ比例し、動きの分布からすべり・初期すべりの状態も分かると報告されています。
- 解決に使える技術
- せん断も測る3軸の触覚センサー点ごとに垂直とせん断の力を測り、すべりを検知する
- カメラ式の視触覚センサー皮膚の点の動きから、すべり始めをとらえる
- 指先の6軸力覚センサー指ごとの横向きの力と押す力を測る(1点の値なので、使えるのは条件による)
XELA Robotics は、せん断の力の測定がすべりの検知に重要としています。圧電のセンサーは変化したときだけ出力するので(オーギャの比較表)、押し続けた力を測るのには向かないと考えられます。すべりを見つけたら、握る力を上げるか、つかみ直す動きまで決めておきます。
つかむ位置や物の向きがずれる(カメラの死角・透明な物)
上のカメラで位置を決めても、指先が物に近づくと死角になる。透明な物・光る物は、カメラで位置が取りにくい。
- 起きている現象
- 一般に、指先が物に触れる直前は、ハンド自体がカメラの視界をふさぎやすくなります。Thinker は、従来の光センサーやカメラは透明な物や鏡面の物が苦手で、これが自動化を見送る理由になってきたとしています。
- 解決に使える技術
- 近接覚センサー触る前に、指先と物の距離と傾きを測る
- カメラ式の視触覚センサー触ったときの接触の位置と、物の見え方をとらえる
- 圧力分布の触覚センサー触れた場所の分布から、つかむ位置のずれを知る
Thinker の近接覚センサーは、距離と角度を測りながら指先の位置を自分で微調整するので、おおまかなティーチングで動かせるとしています。距離の測定範囲は1.5〜20.0mm で、AI の基板はセンサーとは別に置きます。透明な物は光量を強める設定が要り、艶のない黒い物などは検出できない場合があるとしています。
指先が小さく、センサーと配線を入れる場所がない
ハンドの指が細く、市販の力覚センサーが入らない。指の腹に多くの点を並べると、配線が通らない。
- 起きている現象
- ある研究は、広く使われる ATI 社の6軸力覚センサーは硬い円柱形で、最小の Nano17 でも直径17mm、しかも1点の値しか返さないとしています。センサーの点を増やして広い面を覆うと、配線の数と長さが増えます(Shao ら)。
- 解決に使える技術
- 指先の6軸力覚センサー指先に載る小型の6軸センサー(デジタル出力)を使う
- 圧力分布の触覚センサー曲面に貼れる薄いフィルムや、柔らかいセンサーを使う
- せん断も測る3軸の触覚センサーセンサーの近くでデジタルにし、細い数本の線でつなぐ
- 近接覚センサーセンサー部は薄いが、AI の基板を置く場所が別に要る
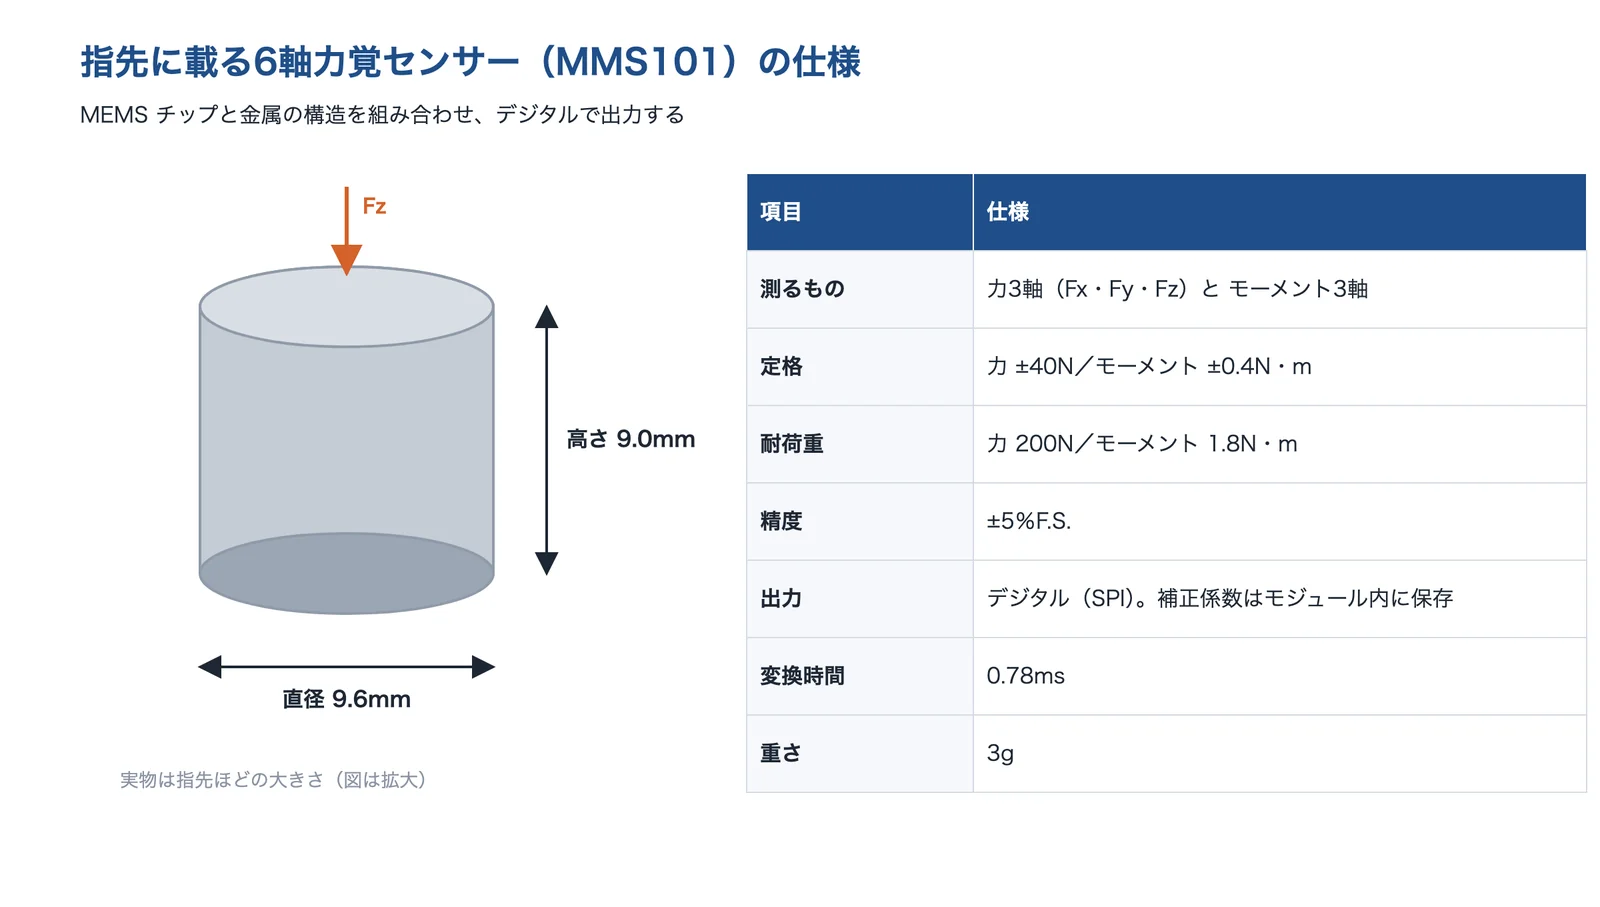
ミネベアミツミの MMS101 は直径9.6mm・高さ9.0mm・3gです。タッチエンスが開発したショッカクチップ(最大6軸を9×9×5mm)は、感度と耐荷重がトレードオフになるとしています。測りたい力の範囲を先に決めます。
人の手先の作業をロボットに覚えさせる、触覚のデータがない
AI に作業を学習させたいが、カメラの映像とロボットの動きしか記録がなく、力の加減が残っていない。
- 起きている現象
- 製造現場の自動化では、触覚や力覚など視覚以外の情報を含めた作業への AI の活用が期待されています。FingerVision とロボットメーカー3社などは、視覚・触覚・言語・動作のデータをまとめて扱う VTLA モデルとデータセットを作る計画を進めています(2026年8月〜2027年7月の予定)。
- 解決に使える技術
- カメラ式の視触覚センサー触覚と視覚を同じセンサーで記録する
- せん断も測る3軸の触覚センサー点ごとの3軸の力を、PC・ROS で記録して使う
センサーの方式によって、データは1点の6軸の値・多点の3軸の値・画像と形が違います。どの形で残すかを先に決め、同じセンサーを学習と本番の両方で使えるようにします。XELA Robotics は、データを ROS・ROS2 やサンプルのプログラムで使えるようにしています。
なぜ、ロボットハンドには触覚が要るのか
人の指先は、触覚で力を加減している
人の手の皮膚には、順応の速さと受け持つ範囲の違う4種類の触覚の受容器(機械受容単位)があります。Johansson と Vallbo の測定では、指先の密度は1cm² あたり約241個で、手のひらの約58個の約4倍でした。受け持つ範囲の狭い2種類が、指先の細かな感覚を担うとされます。
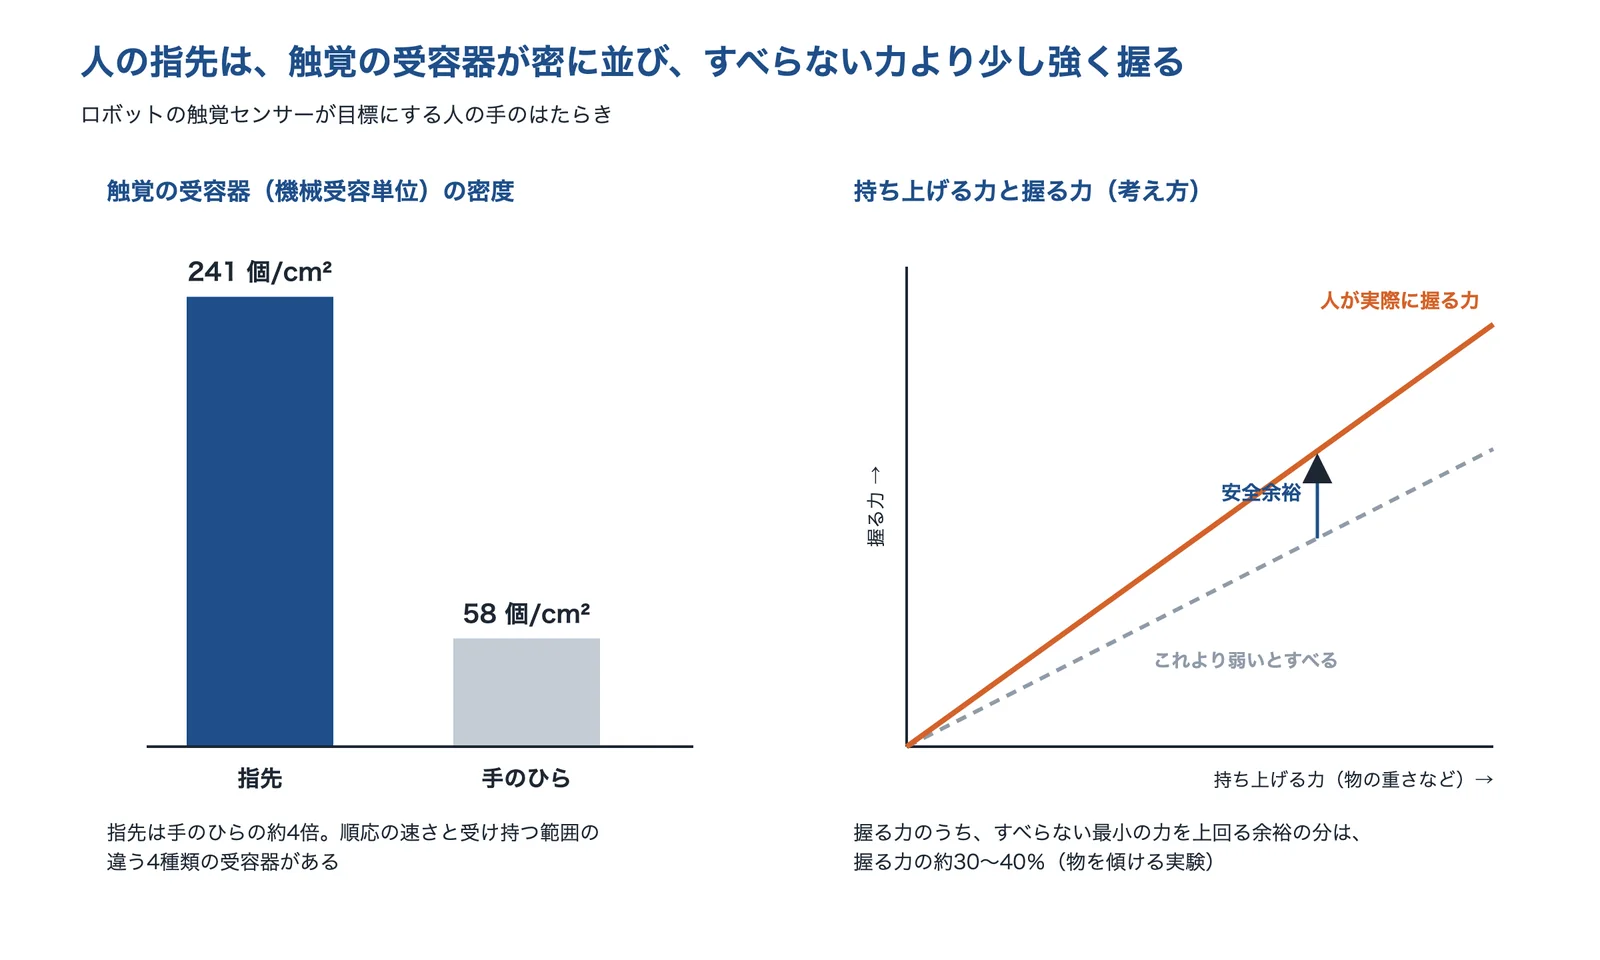
出典:Johansson & Vallbo の論文・Goodwin らの論文をもとに AI(Claude)で作成
物を持つとき、人は握る力をすべる限界ぎりぎりにはしません。物を傾ける実験では、すべらない最小の力を上回る余裕の分が握る力の約30〜40%の安全余裕になっていました(Goodwin ら)。触覚のないハンドでこの加減をするには、力やすべりを測るセンサーが要ります。
方式によって、測れるものが違う
触覚・感圧のセンサーには、抵抗・ひずみゲージ・MEMS・圧電・静電容量・光学などの方式があります。センサーメーカーのオーギャがまとめた比較では、抵抗のフィルムやゴムは回路が簡単な代わりに感度が粗く温度でずれやすい、静電容量型は小さな荷重が得意で耐久性もよい代わりに検出回路が複雑、圧電は変化したときだけ出力する、としています。
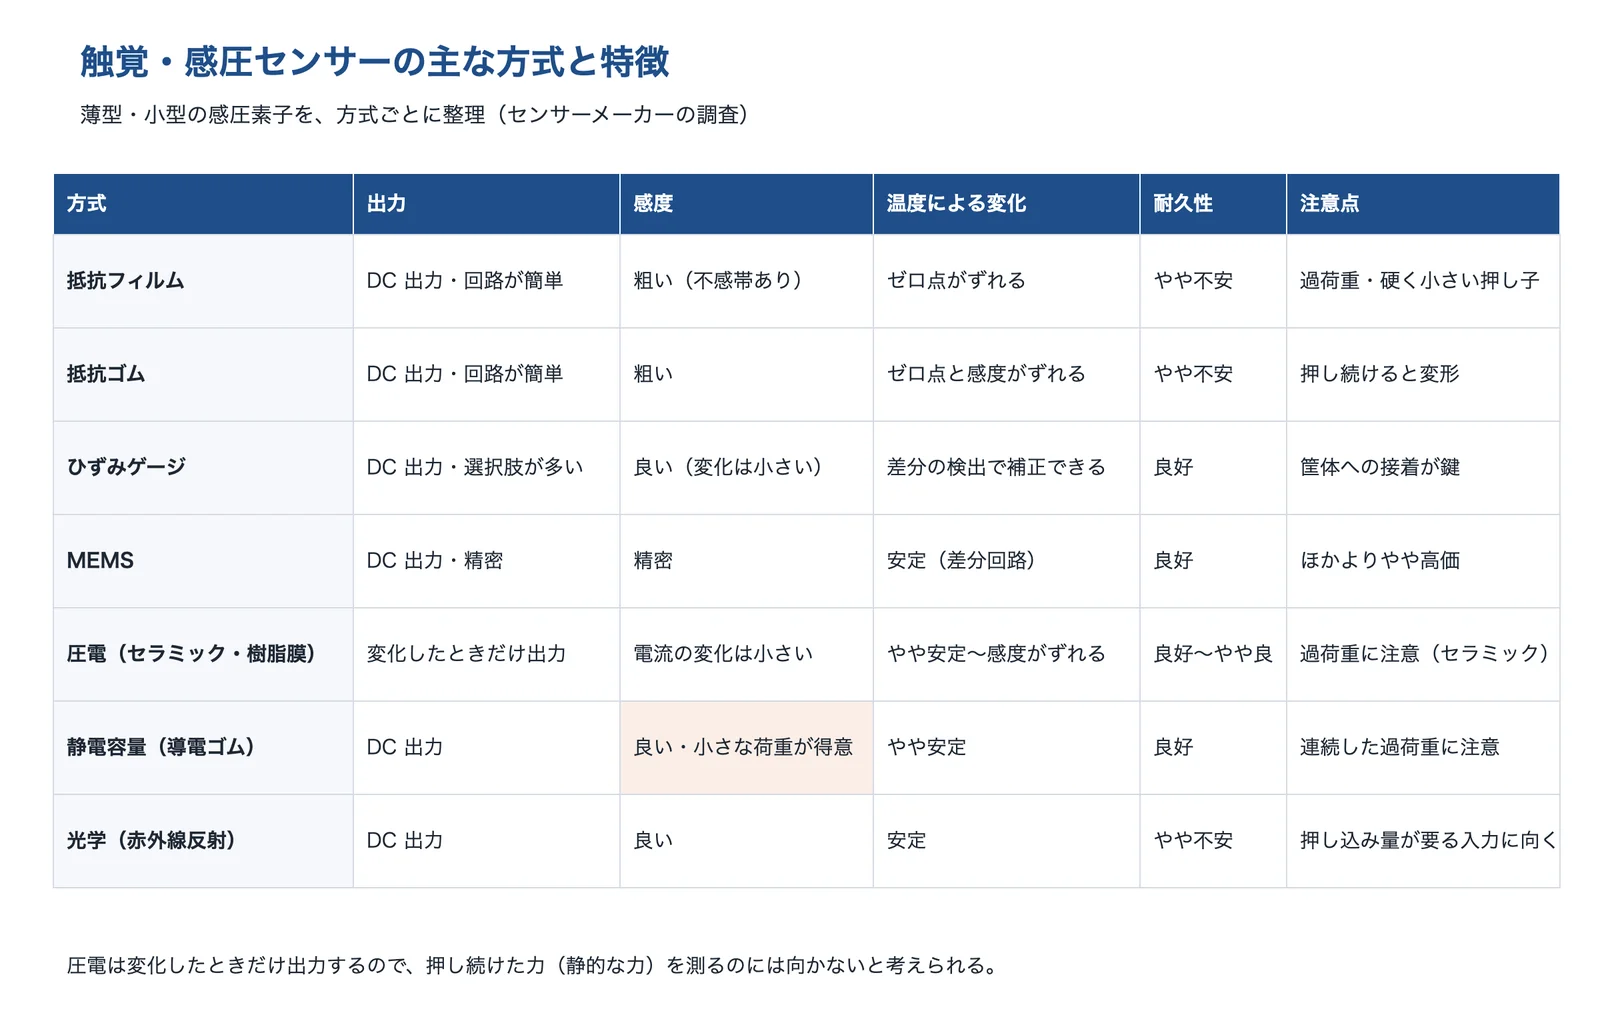
出典:オーギャ「感圧センサ比較表」をもとに AI(Claude)で作成
カメラ式は空間の分解能が高い代わりに、時間の分解能がカメラのコマ数で決まり、焦点距離が要るので本質的に大きくなる、という指摘もあります(Leslie ら)。どの方式も一長一短なので、何を測りたいか(力の大きさ・分布・すべり・触る前の距離)から選びます。
押す力だけでは、すべりは分からない
すべりは、指と物の間の横向きの力(せん断の力)が、押しつける力に比べて大きくなると起きます。カメラで皮膚の変形を撮る GelSight では、皮膚の内側の点(マーカー)が、押すと外へ広がり、横に引くと同じ向きに動きます。その動きの大きさは力にほぼ比例し、点の動きの分布から、すべりや、全体がすべる前の一部のすべり(初期すべり)の状態も分かるとされます(Yuan ら)。
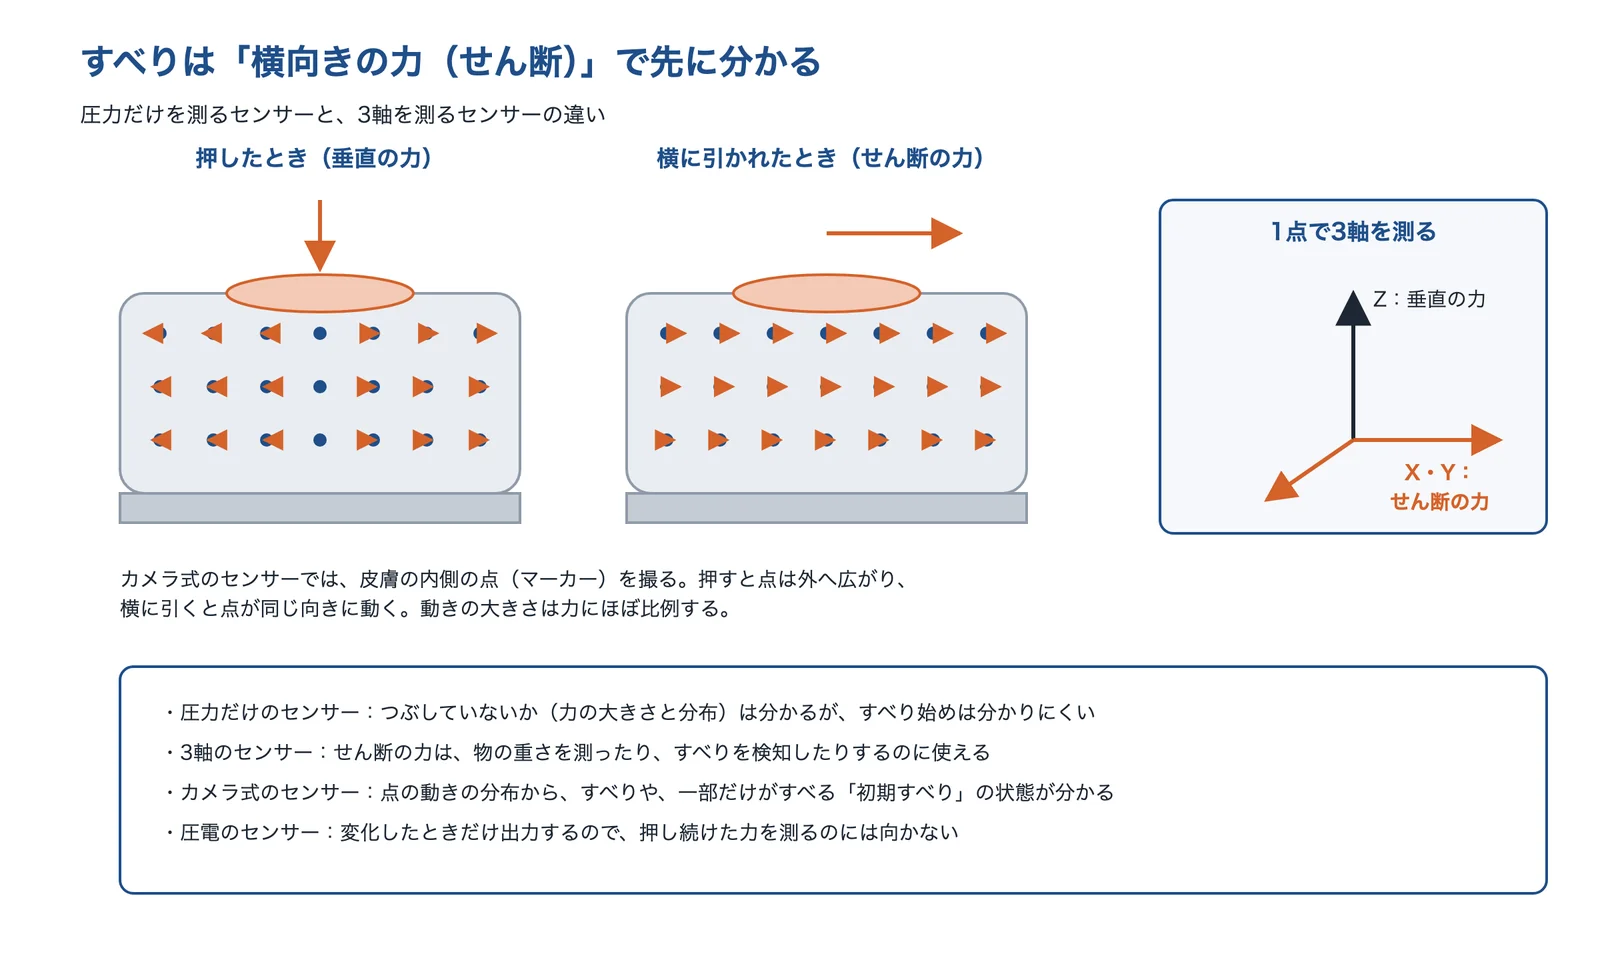
出典:Yuan らの論文(GelSight)・XELA Robotics「技術」・オーギャ「感圧センサ比較表」をもとに AI(Claude)で作成
出典:Tactile sensibility in the human hand(Johansson & Vallbo, 1979)|PMC、Control of grip force when tilting objects(Goodwin ら, 1998)|PMC、感圧センサ比較表|オーギャ、Design, Fabrication, and Characterization of a Novel Optical Six-Axis Distributed Force and Displacement Tactile Sensor(Leslie ら)|PMC、GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force(Yuan ら)|PMC
解決技術の詳細
指先の6軸力覚センサー
6軸力覚センサーは、3方向の力と3方向のモーメントを測ります。ある研究は、広く使われる ATI 社の型では最小の Nano17 でも直径17mm で、1点の力・トルクの値しか返さないとしています(Leslie ら)。1点の値なので、接触している場所や圧力の分布は分かりません。
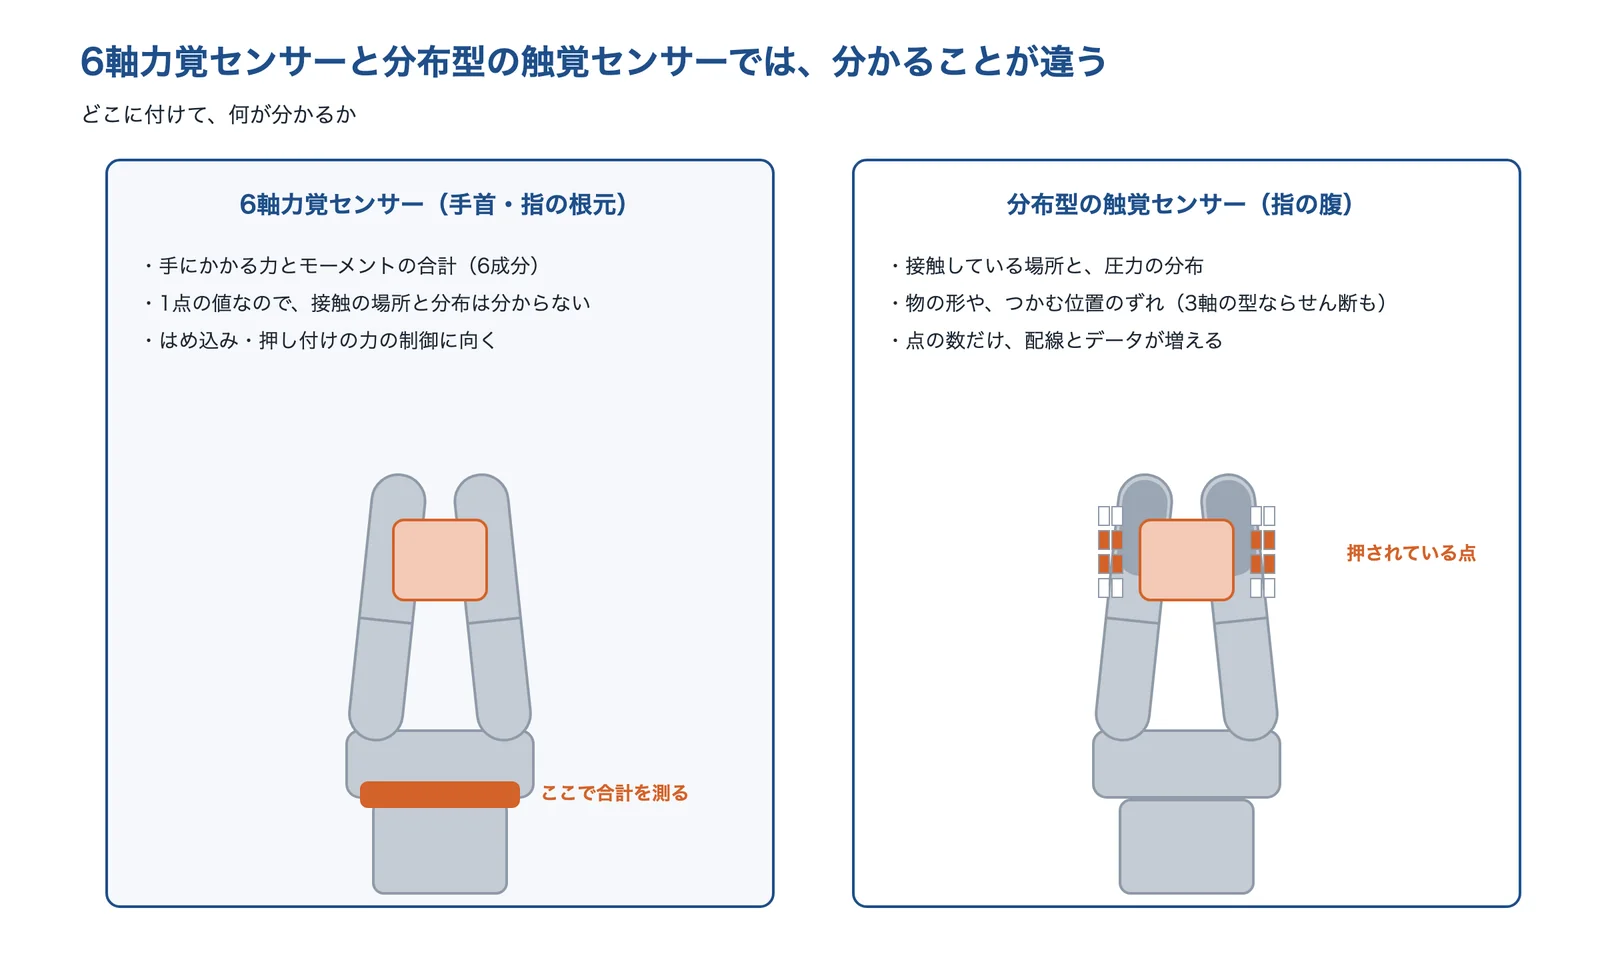
出典:Leslie らの論文・XELA Robotics「技術」と編集部の整理をもとに AI(Claude)で作成
指先に載る小型の型も出ています。ミネベアミツミの MMS101 は直径9.6mm・高さ9.0mm・3g で、定格は力 ±40N・モーメント ±0.4N・m、SPI のデジタル出力です。タッチエンスが開発したショッカクチップは、最大6軸を9×9×5mmに収め、較正済みのデジタル信号を直接出すとしています。タッチエンスの触覚センサー事業は2024年3月に積水化学工業へ譲渡され、製品の問い合わせ先は積水化学工業です。
圧力分布の触覚センサー
指の腹やハンドの表面に、押す力を測る点を並べたセンサーです。どこを、どれだけの力で押しているかが分かるので、一般に、つぶしすぎを防いだり、つかむ位置のずれを知ったりするのに使われます。オーギャの触覚フィルムは、導電ゴムと樹脂フィルムで可変のコンデンサーをつくり、曲面にも貼れます。採用実績にロボットハンドの荷重検出を挙げ、3軸を測る型もあります。
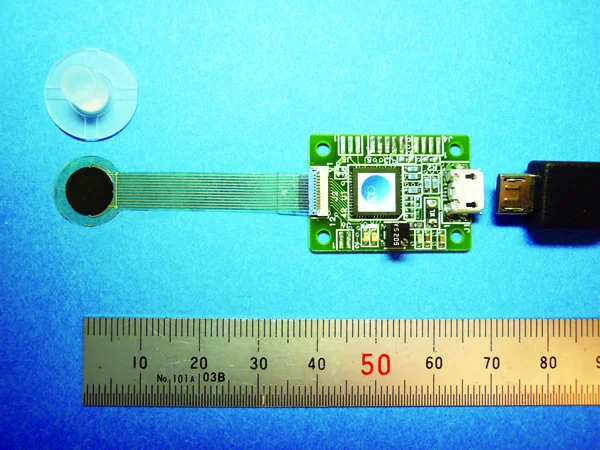
出典:オーギャ「製品紹介」
タッチエンスが開発したショッカクキューブは、スポンジ自体がセンサーで、柔らかいまま3次元方向の変位を測ります。ロボットの指先用に4×2の8点の型があり、柔らかい外装に埋め込めば人の筋肉のような柔らかさを持たせられるとしています(現在の問い合わせ先は積水化学工業)。
せん断も測る3軸の触覚センサー
点ごとに、垂直の力(Z)とせん断の力(X・Y)の3軸を測るセンサーです。XELA Robotics の uSkin は、1点が約4×4mm、分解能0.1gf で、各点で最大1,500gf を測ります。せん断の力は、物の重さを測ったりすべりを検知したりするのに重要としています。3点以上に触れていれば、トルクも測れます。
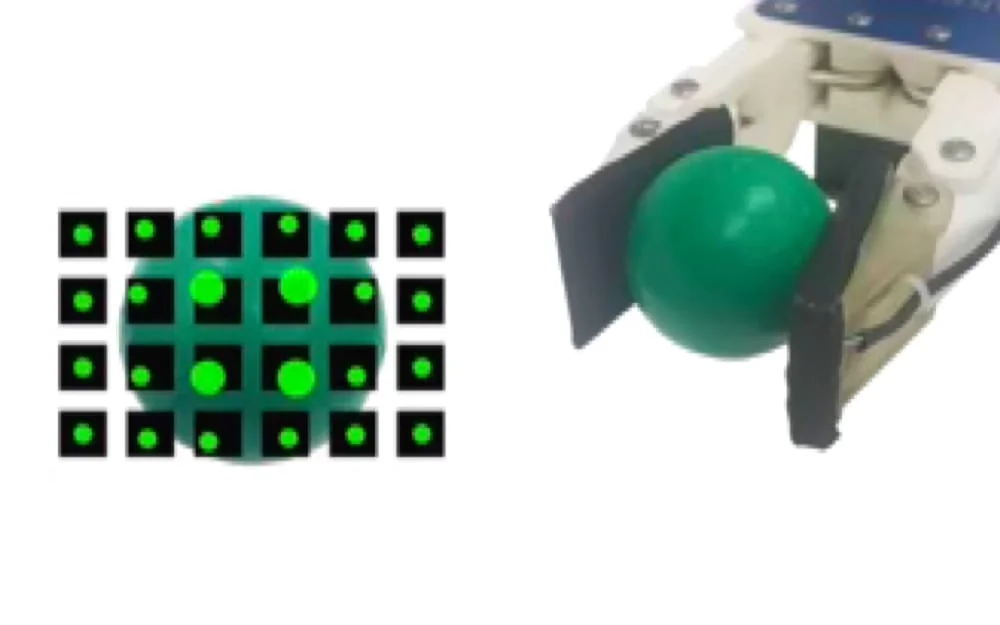
出典:XELA Robotics「技術」
配線とデータを減らす
点の数を増やすと、配線の数と長さが増えます。研究では、センサーの近くに専用の IC を置いて数値にし、共通の線で読み出すしくみが示されています(Shao ら)。uSkin もデジタル出力で細い数本の線だけで読め、マイコンを数珠つなぎにして1つの変換器で PC へ送ります。サンプリングは500Hz で、変化した分だけを送ります。
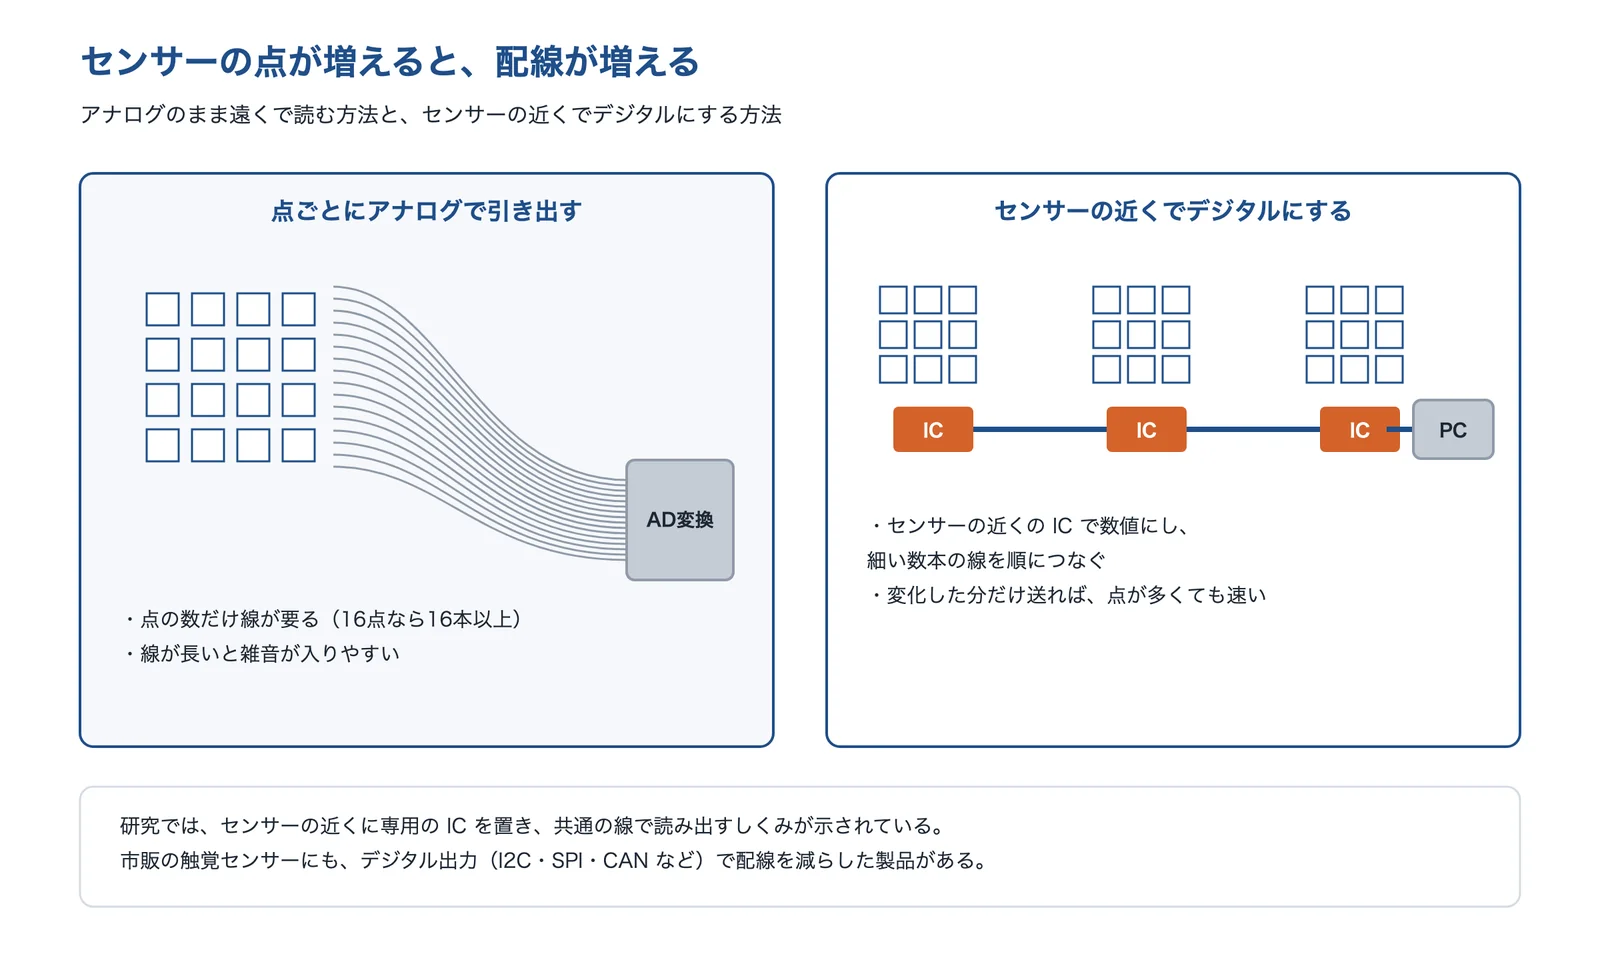
出典:Shao らの論文・XELA Robotics「技術」をもとに AI(Claude)で作成
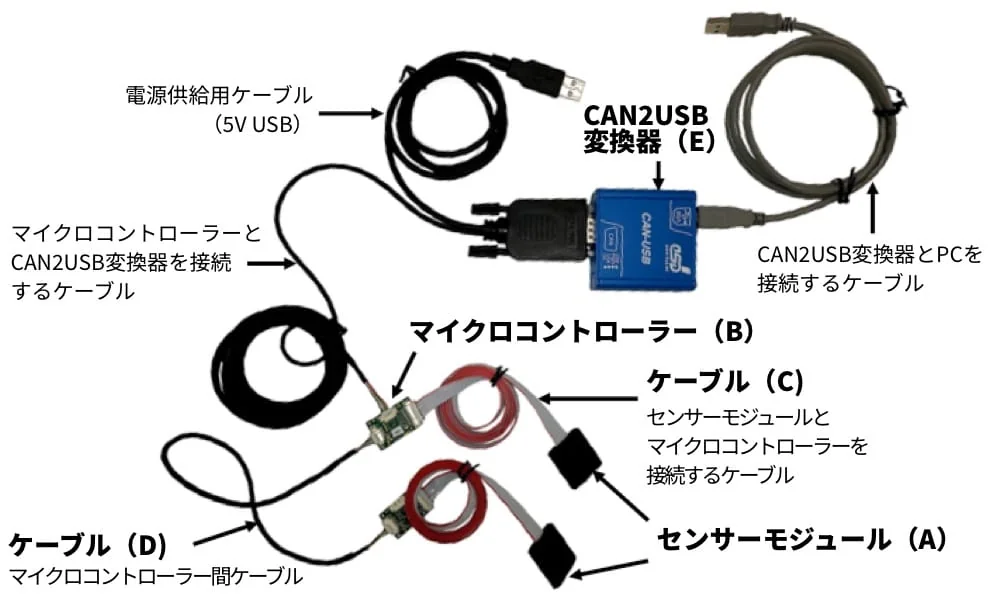
出典:XELA Robotics「技術」
カメラ式の視触覚センサー
柔らかい透明な皮膚の変形を、中の小さなカメラで撮って、力やすべりを求める方式です。GelSight の研究では、ロボットの指用の小型の型でも、空間分解能は30〜100μm程度とされます。FingerVision は「画像(カメラ)をベースに触覚を再現する」技術で、力やすべりの分布を知覚でき、つかむ物を見る(視覚の)機能も持つとしています。一般にカメラ式は、カメラのコマ数で応答の速さが決まり、レンズの焦点距離のぶん厚みが要ります(Leslie ら)。
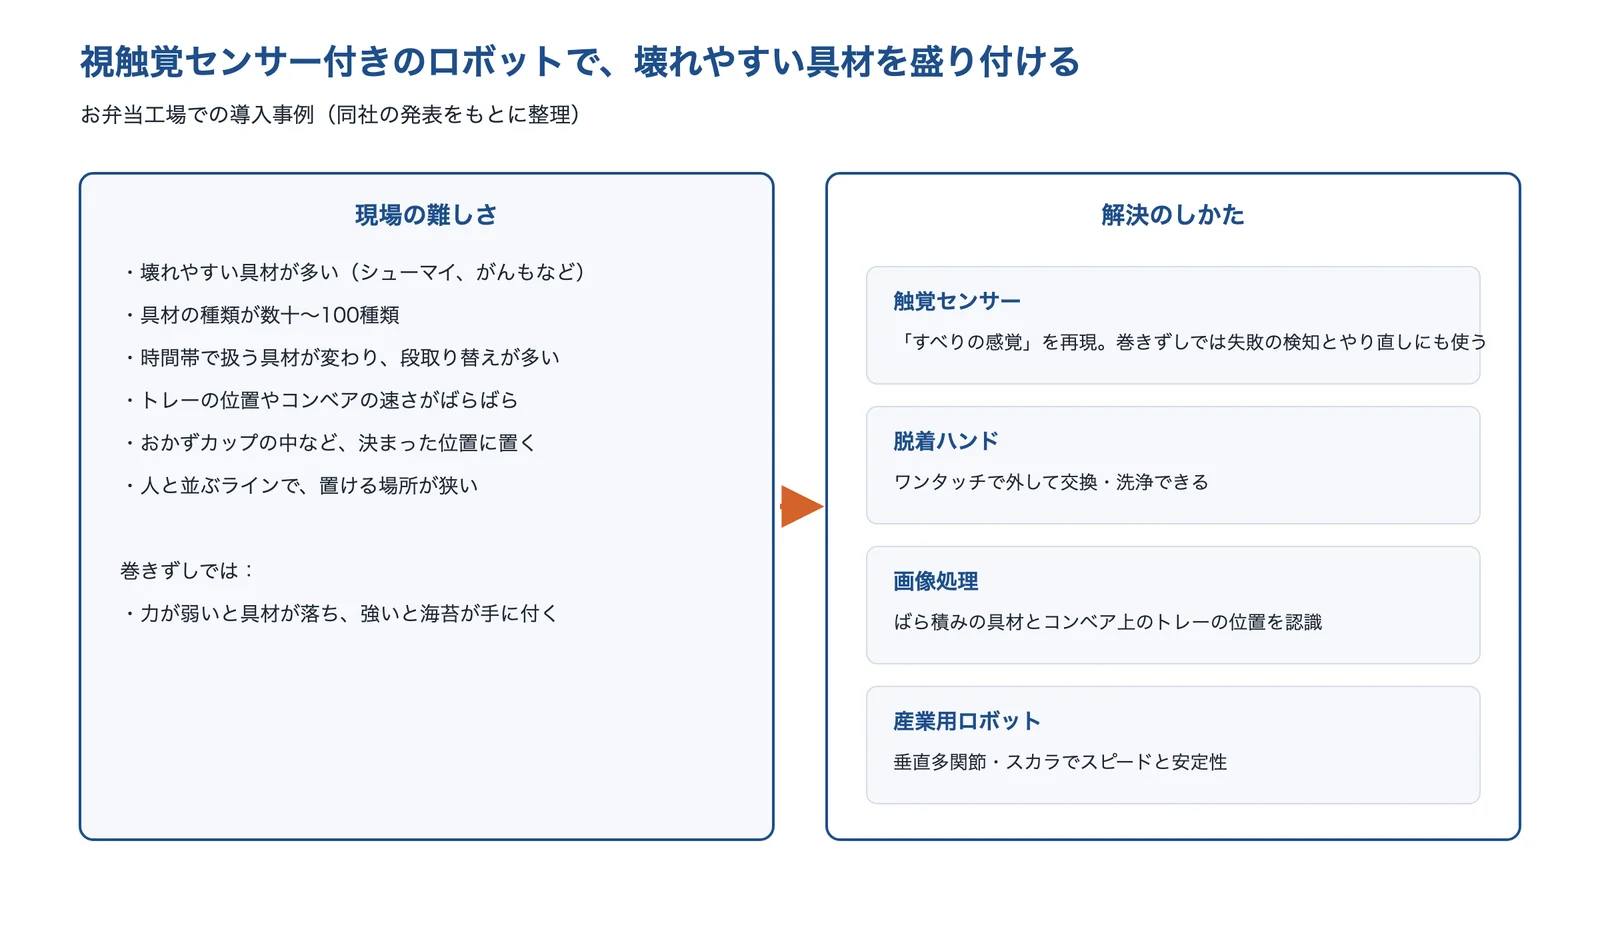
FingerVision は、お弁当工場で壊れやすい具材の盛り付けにこのセンサーを使い、触ったときの「すべりの感覚」を再現して扱っています。製造現場の視覚・触覚・言語・動作のデータを集めてAI の基盤モデル(VTLA)を作る計画にも、ロボットメーカー3社などと参加しています。
近接覚センサー
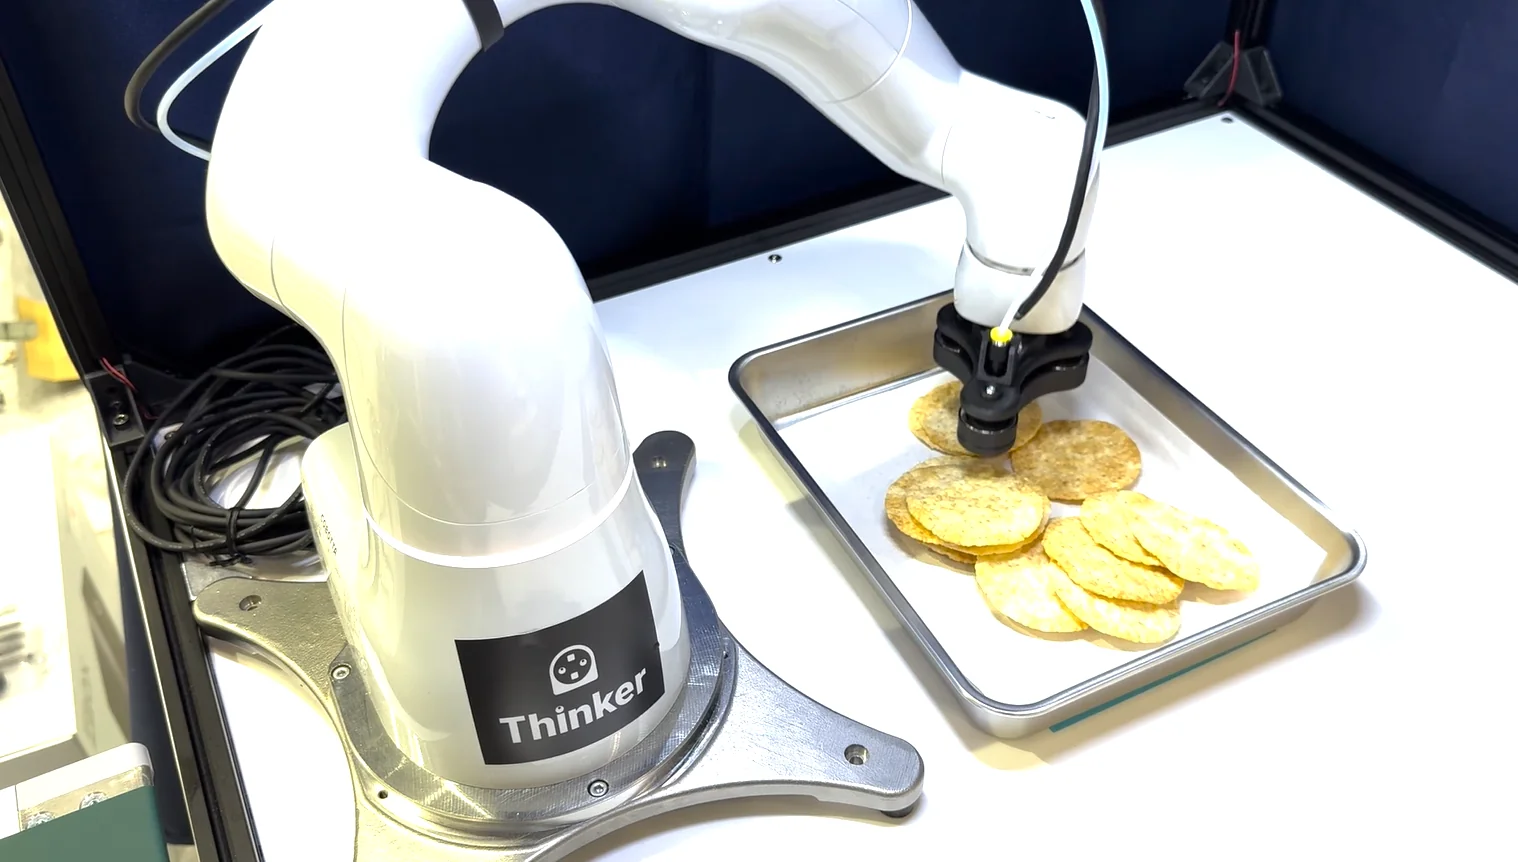
指先に付けて、触る前に物との距離と傾きを測るセンサーです。Thinker の TK-01 は、赤外線と独自のエッジ AI を組み合わせ、透明な物や鏡面の物も測れるとしています。仕様は、距離1.5〜20.0mm(分解能0.1mm)、角度 ±20度(分解能0.5度)、最大の応答速度は約5ms です。透明な物は光量を強める設定が要り、艶のない黒い物などは検出できない場合があるとしています。センサー部は基板のままの型で55×15×2.5mm と薄い一方、AI の基板(55×60×14mm)を置く場所が別に要ります。
編集部の考えでは、カメラで大まかな位置を決め、最後の数ミリは近接覚で合わせ、触ってからは触覚・力覚で力を加減する、と段階で使い分けると、それぞれの弱いところを補えます(Thinker は、カメラなしでも、カメラと併用しても使えるとしています)。
出典:Design, Fabrication, and Characterization of a Novel Optical Six-Axis Distributed Force and Displacement Tactile Sensor(Leslie ら)|PMC、6軸力覚センサー MMS101(データシート)|ミネベアミツミ、ショッカクチップ|タッチエンス、ショッカクキューブ|タッチエンス、当社の一部事業の譲渡について(ニュース)|タッチエンス、技術紹介|オーギャ、技術|XELA Robotics、A Tactile Sensor Network System Using a Multiple Sensor Platform with a Dedicated CMOS-LSI for Robot Applications(Shao ら)|PMC、GelSight(Yuan ら)|PMC、About us|FingerVision、近接覚センサー|Thinker
ロボットハンドの触覚の技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。3軸の触覚センサーの会社、薄い触覚フィルムの会社、指先用の小型の6軸力覚センサーのメーカー、カメラ式の視触覚センサーの会社、触る前に測る近接覚センサーの会社を挙げました。
XELA Robotics株式会社|せん断の力も測る、指先・グリッパー用の3軸の触覚センサー
XELA Roboticsとは
XELA Robotics は、2018年に早稲田大学発のスピンアウトとして東京で設立された会社です。事業所は東京都新宿区矢来町にあります。触覚センサー「uSkin」と、そのデータを扱うソフト「uAi」を出しています。
XELA Roboticsの得意技術
| 技術 | 内容 |
|---|---|
| 1点で3軸 | 各点が、圧力(垂直の力 Z)だけでなくせん断の力(X・Y)も測る。せん断の力は、物の重さを測ったりすべりを検知したりするのに重要としている。3点以上に触れていればトルクも測れる |
| 小ささと感度 | 1点が受け持つ面積は約4×4mm、センサーの厚さは最薄で約4mm。1モジュールに最大64点を載せられる。分解能は0.1gf、各点で最大1,500gf を測り、3,000gf の過負荷に耐える。表面のスリーブは傷んだら交換できる |
| 配線と出力 | デジタル出力で、細い数本の線だけで読める。マイコンをデイジーチェーンでつなぎ、1つの変換器で PC へ送る。サンプリングは500Hz で、変化した分だけを送る。ROS・ROS2 に対応し、各点の温度センサーで温度の影響を補正する |
近くの磁場の干渉を受けることがあり、基準の測定を使った補正の技術を持つとしています。
XELA Roboticsが解決できる課題
- 持ち上げた物がすべり始めるのを、落とす前に知りたい
- グリッパーの指にねじ止めで触覚を付けたい
- ロボットハンドの曲がった指先に、多点のセンサーを載せたい
- 触覚のデータを、PC や ROS で研究・開発に使いたい
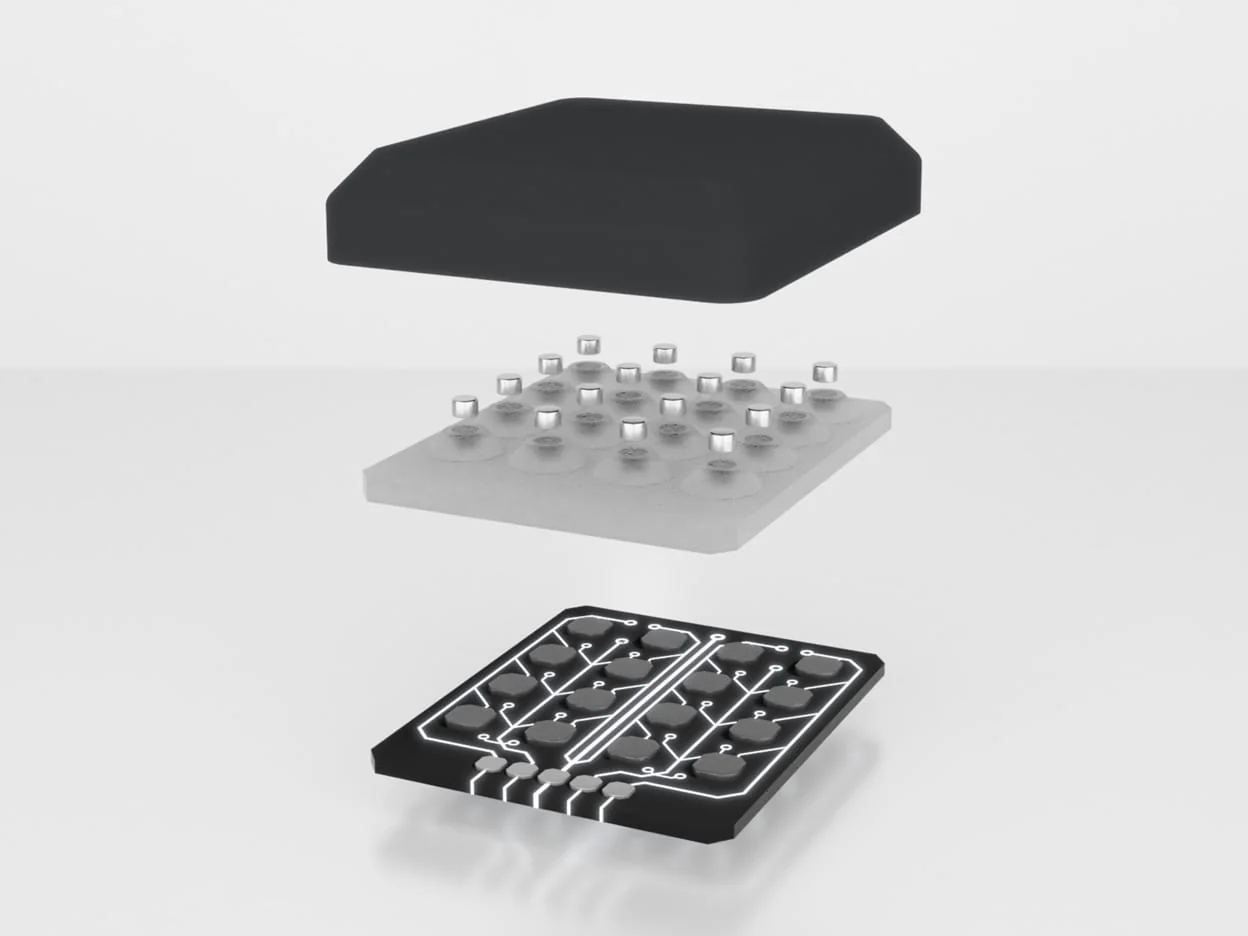
出典:XELA Robotics「技術」
出典:会社情報|XELA Robotics、XELA Robotics について、技術|XELA Robotics、製品|XELA Robotics
株式会社オーギャ|曲面に貼れる、静電容量型の超薄型の触覚フィルム
オーギャとは
オーギャは、富山県高岡市に本社がある、静電容量型の感圧素子とセンサーシステムの会社です(2009年設立)。開発は、高岡市の富山県ものづくり研究開発センターにある事務所で行っています。
オーギャの得意技術
| 技術 | 内容 |
|---|---|
| 超薄型の触覚フィルム | 導電ゴムと樹脂フィルムの基板で可変のコンデンサーをつくり、押す力で変わる静電容量を力として出力する。日本・米国・中国で特許を持つ技術で、曲面にも貼れる。出力はアナログ(電圧)やシリアル |
| 採用の実績 | 主な採用実績に、ロボットハンドの荷重検出、車の荷重の検知、水圧の分布、棒状の道具の握り圧の分布、せん断力の分布の検出を挙げている。1軸と3軸の触覚フィルムのキット(USB 出力)もある |
| 方式の比較 | 同社の調査とユーザーの声では、静電容量型(導電ゴム)は小さな荷重が得意で、曲げながらでも誤って検出しにくく、耐久性は100万回で問題なしとしている。検出回路が複雑で、金属の面の上に固定するときは注意が要る |
オーギャが解決できる課題
- 柔らかい物をつかむ力を、指の腹の薄いセンサーで測りたい
- ロボットの曲がった表面に、薄い感圧センサーを貼りたい
- 押す力だけでなく、横向きの力(せん断)の分布も見たい
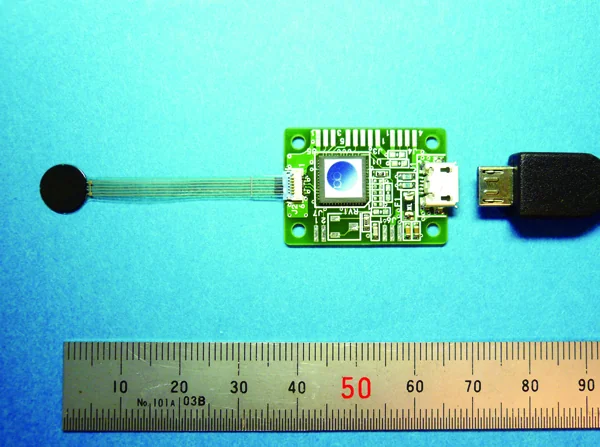
出典:オーギャ「製品紹介」
出典:会社概要|オーギャ、技術紹介|オーギャ、製品紹介|オーギャ、感圧センサ比較表|オーギャ
ミネベアミツミ株式会社|ロボットハンドの指先に載る小型の6軸力覚センサー
ミネベアミツミとは
ミネベアミツミは、長野県北佐久郡御代田町に本社がある、ベアリング・モーター・センサー・半導体などの精密部品メーカーです(1951年設立)。ロボットハンドの指先に載る小型の6軸力覚センサーを出しています。
ミネベアミツミの得意技術
| 技術 | 内容 |
|---|---|
| MMS101 | 力3軸とモーメント3軸を測る6軸力覚センサー。MEMS チップと金属の構造を組み合わせた直径9.6mm・高さ9.0mm・3gで、ロボットハンドの指先への搭載に最適としている |
| 測れる範囲 | 定格は力 ±40N・モーメント ±0.4N・m、耐荷重は力 200N・モーメント 1.8N・m。精度は ±5%F.S.、変換時間は0.78ms |
| デジタル出力 | モジュールの中に AFE の IC を持ち、SPI のデジタル出力。ほかの軸の干渉を除く補正係数を IC の中に保存しているので、使う側で補正係数を管理しなくてよい |
ミネベアミツミが解決できる課題
- 指先に入る大きさで、6軸の力を測りたい
- つかむ力とひねりの力を、指ごとに分けて測りたい
- 力覚センサーの補正や配線の手間を減らしたい
出典:ミネベアミツミ「MMS101」のデータシートをもとに AI(Claude)で作成
出典:会社概要|ミネベアミツミ、6軸力覚センサー MMS101(データシート)|ミネベアミツミ
株式会社FingerVision|カメラで力とすべりの分布をとらえる視触覚センサー
FingerVisionとは
FingerVision は、東京都江東区に本社がある、大学発の触覚センシングの会社です。「画像(カメラ)をベースに触覚を再現する」ことを中心の技術にし、視触覚センサーを付けたロボットハンドとロボットシステムを提供しています。
FingerVisionの得意技術
| 技術 | 内容 |
|---|---|
| 視触覚センサー | ハンドの指先に載せると、力やすべりの分布を知覚できる。触覚センサーでありながら、つかむ物を見る(視覚の)機能も持つとしている |
| 食品の盛り付け | お弁当工場(ヒライ、ホームデリカ)に、具材を盛り付ける触覚センサー付きのロボットを入れた。シューマイ・がんもなど壊れやすい具材を、触ったときの「すべりの感覚」を再現して扱い、巻きずしでは失敗の検知とやり直しにも使う |
| 触覚のデータで AI を学習 | 川崎重工業・大阪大学・ファナック・安川電機と、製造現場で集めた視覚・触覚・言語・動作のデータを扱うVTLA モデルとデータセットを作る計画が、経済産業省・NEDO の公募事業に採択された(2026年8月〜2027年7月の予定) |
FingerVisionが解決できる課題
- 壊れやすく形の決まらない食品を、つぶさず落とさずに扱いたい
- すべりを検知して、つかみ直しやリトライをさせたい
- 人の手先の作業を、触覚のデータごとロボットに覚えさせたい
出典:FingerVision のお知らせ(2024年3月21日)をもとに AI(Claude)で作成
出典:About us|FingerVision、食品工場のお弁当盛付工程へ、触覚センサ付ロボットを複数台導入|FingerVision、「製造現場視触覚データ収集によるVTLA基盤モデルに向けたデータセットの構築」が経済産業省・NEDO公募事業に採択|FingerVision
株式会社Thinker|触る前に距離と傾きを測る近接覚センサー
Thinkerとは
Thinker は、大阪市西区にオフィスがある、自ら考えて判断するロボットハンドの開発に取り組む会社です(2022年設立)。指先に付ける近接覚センサーと、それを使ったロボットハンドを出しています。
Thinkerの得意技術
| 技術 | 内容 |
|---|---|
| 近接覚センサー TK-01 | 赤外線と独自のエッジ AIを組み合わせ、対象物との距離と姿勢を、触らずに高い分解能でリアルタイムに測る。従来の光センサーやカメラが苦手な透明な物や鏡面の物も測れるとしている(透明な物は光量を強める設定が要り、艶のない黒い物などは検出できない場合がある) |
| 仕様 | 測る範囲は距離1.5〜20.0mm(分解能0.1mm)、角度 −20〜+20度(分解能0.5度)、最大の応答速度は約5ms。基板のままの TK-01N はセンサー部が55×15×2.5mm・約3g、保護ケースに入れた TK-01G(開発中)は69×22×11mm。どちらも AI の基板(55×60×14mm)は別に置く |
| ティーチングの手間 | センサーを付けたハンドは、測りながら自分で指先の位置を微調整するので、おおまかなティーチングで動かせるとしている。せんべい・クッキーのピッキングや、半導体のウエハを運ぶロボットへの適用の事例がある |
Thinkerが解決できる課題
- カメラの死角に入った指先で、物の位置と傾きを知りたい
- 透明・鏡面の物や、形が一定でない物をつかみたい
- 品種が変わるたびのティーチングを減らしたい
出典:Thinker「近接覚センサー」
出典:会社概要|Thinker、近接覚センサー|Thinker
選ぶ前に確かめる条件
触覚センサーやハンドを相談する前に、次のことを整理しておくと話が早く進みます。
- 困っていること(つぶす・すべって落とす・位置がずれる・センサーが入らない・学習のデータがない)と、それが起きる作業
- つかむ物の重さ・大きさ・硬さ・表面(濡れ・油・粉)と、種類の数
- 測りたいもの(力の大きさ・分布・せん断・すべり・触る前の距離)と、力の範囲・分解能・速さ
- センサーを付けられる場所の大きさ(指先・指の腹・手首)と、配線・基板を置ける場所
- 使う環境(温度・水や洗浄・食品衛生・近くの磁石やモーター)と、表面の交換のしかた
- つなぐロボット・制御装置・PC(出力の方式、ROS など)と、データを AI の学習にも使うか
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。
情報の確認日:2026年10月8日








