
協働ロボットの腕を細くしたいのに、関節だけがどうしても太くなる。手首の関節を足したら、肩のモーターを大きくしなければならなくなった。ヒューマノイドのように関節が多いロボットでは、1つの関節の重さが体全体の重さに積み重なります。関節が大きく重くなるのは、部品の並べ方と、先の関節の重さが根元に効く「重さの連鎖」によることが多くあります。
このページでは、関節を小さく軽くするときによく出る困りごとを5つに分け、モーター・減速機・関節ユニット・配線・力の検出のどれが効くかを整理します。高い出力を小さなモーターで出す工夫は小型のまま出力を上げたい、減速機のガタは減速機のバックラッシを減らしたいでも扱っています。困っていることから、次のマトリクスで候補になる対策を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | 薄型・中空のモーター | 軽い減速機(波動歯車) | 一体型の関節ユニット | 中空配線・ドライバ内蔵 | 力・トルクの検出 |
|---|---|---|---|---|---|
| A部品を直列に並べた関節が、長く太い | ◎ | ○ | ◎ | △ | |
| B先の関節が重く、根元の関節とモーターが大きくなる | ○ | ◎ | ○ | ||
| C配線・チューブが関節の外を通り、引っかかる・切れる | ○ | ○ | ○ | ◎ | |
| D人に当たったら止めたいが、検出の部品で関節が大きくなる | △ | ○ | ◎ | ||
| E小さくするとモーターが熱くなり、トルクが足りない | ○ | ○ |
◎ 第一候補○ 有効△ 条件によって有効
※記号は一般的な傾向に基づく目安です。どの対策が合うかは、腕の長さと運ぶ物の重さ、関節ごとに要るトルクと速さ、人と協働するかどうか、通したい配線・チューブ、作る台数によって変わります。症状Aの「薄型・中空のモーター」の「◎」は、従来のブラシレスモーターに比べて約50%薄くした関節用モーター(ASPINA)、「軽い減速機」の「○」は、従来の歯車装置と同じトルク容量・速比を1/3以下の容量で得られるとする説明(ハーモニック・ドライブ・システムズ)、「一体型の関節ユニット」の「◎」は、モーター・減速機・駆動回路・ブレーキ・エンコーダを1つにパッケージ化したユニット(ニコン)、「中空配線・ドライバ内蔵」の「△」は、ドライバを関節の中に入れると外の箱は減るが、関節そのものは長くなる場合もあること(編集部の解説)を示しています。症状Bの「軽い減速機」の「◎」は、同じトルク容量・速比を1/2以下の重量で得られるとする説明と、ロボットの先端軸に使って軽量化・コンパクト化できるとする超軽量・超扁平タイプ(ハーモニック・ドライブ・システムズ)、40%軽量化とする波動歯車(SKG)、「薄型・中空のモーター」の「○」は、外径85mm で質量500〜800g の関節用モーター(ASPINA)、「一体型の関節ユニット」の「○」は、モーターとドライバーを内蔵してトルク重量比約110N・m/kg とするヒューマノイド向けのアクチュエーターの開発(日本精工)を示しています。症状Cの「中空配線・ドライバ内蔵」の「◎」は、故障の箇所としていちばん多いのは外部ケーブルの不適切な引き回しによる損傷で、ドライブを一体にしたアクチュエーターで配線が減るとする説明(Harmonic Drive LLC)、「薄型・中空のモーター」「軽い減速機」「一体型の関節ユニット」の「○」は、中空の軸にケーブルやエアチューブを通せるモーター(ASPINA)、中空軸のユニットの減速機(SKG)、中空構造で省配線にしたユニット(ニコン)を示しています。症状Dの「力・トルクの検出」の「◎」は、各関節のトルクセンサーで外力を直接検知できるとする説明(TE Connectivity)と、トルクセンサーを使わずにモーターの電流値から外力を検出する協働ロボット(MONOist の報道)、手先の力を測る外径18mm の6軸力覚センサー(レプトリノ。関節ごとのトルクは測らない)、「一体型の関節ユニット」の「○」は、2つのエンコーダでトルクの変動を検出するユニット(ニコン)、「軽い減速機」の「△」は、波動歯車用の関節トルクセンサーの協業(TE Connectivity とハーモニック・ドライブ・システムズ)を示しています。症状Eの「薄型・中空のモーター」「軽い減速機」の「○」は、モーターが連続して出せるトルクは巻線の発熱による温度上昇で決まるとする説明(オルブレイ)から、減速比を上げてモーターに要るトルクを下げる、外径の大きいモーターを選ぶといった見直しが候補になること(編集部の解説と計算)を示しています。この行には、資料で直接はたらくとされている対策(◎)はありません。◎は、業界の資料や企業の情報で、その症状に直接はたらくとされている対策、○は効果が期待できる対策、△は条件によって有効な対策を示します(記号の根拠は、下の「解決技術の詳細」と企業紹介の各出典です)。空欄は、その対策だけでは直接の対策になりにくいことを示します。
課題の診断と解決策
関節の困りごとは、関節そのものの長さ(A)、腕全体の重さ(B)、配線(C)、人との協働(D)、熱(E)のどこに出ているかで分けると、まず見る対策の見当をつけられます。症状ごとの詳しい見方は、下のカードで確かめてください。
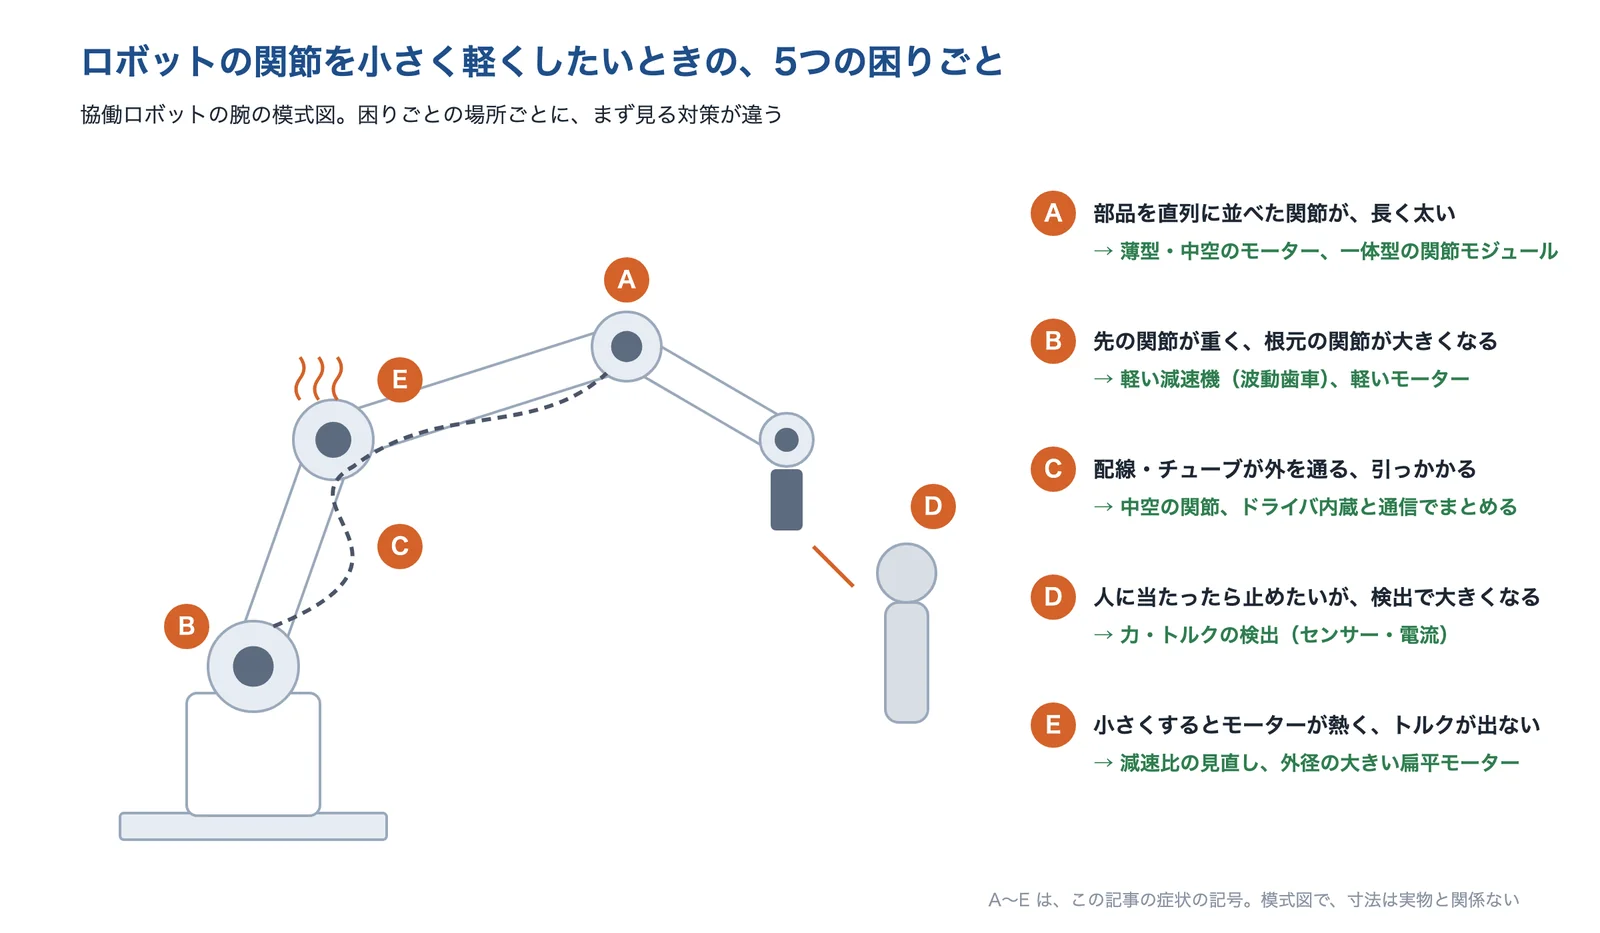
出典:この記事の内容をもとに AI(Claude)で作成
部品を直列に並べた関節が、長く太い
関節の部品を並べたら、腕より関節のほうが太くなった。腕の先が長く、見た目も重たい。
- 起きている現象
- 関節には、モーター・減速機・エンコーダ・ブレーキ・ドライバが要り、人と協働するならトルクを測る部品も加わります。部品ごとにケースと軸受を持ったまま軸の方向に並べると、関節は長くなります(編集部の解説)。ニコンは、これらの部品をパッケージ化したユニットを出しています。
- 解決に使える技術
- 薄型・中空のモーターにする軸方向に短く
- 一体型の関節ユニットを使う部品をまとめて短く
- 減速機を薄いものにする波動歯車の扁平タイプ
薄型のモーターは、同じ外径なら長さが短いほど出力も小さくなります(ASPINA の3機種は長さ27.6〜40.2mm で定格出力50〜150W)。薄くしたぶん外径が大きくならないか、腕の太さと合わせて確かめます(編集部の解説)。
先の関節が重く、根元の関節とモーターが大きくなる
手首の関節を足したら、肩の関節のモーターを1つ大きくしなければならなくなった。
- 起きている現象
- 根元の関節は、その先にある関節と荷物の重さを、腕の長さ分のてこで支えます。先の関節が重いと根元の関節に要るトルクが増え、根元の関節も大きく重くなります。編集部の計算では、根元から0.8m の手首を1kg 軽くすると、根元の関節の保持トルクは約7.8N・m 下がります。
- 解決に使える技術
- 減速機を軽いものにする波動歯車・扁平タイプ
- モーターを軽いものにする薄型・中空
- 関節をユニットで軽くまとめるトルク重量比で比べる
軽くするのは、根元から遠い関節から順にします。先の関節が軽くなると、その手前の関節の見積もりも下がるので、もう一度計算し直します(編集部の解説)。
配線・チューブが関節の外を通り、引っかかる・切れる
関節をまたぐケーブルが、回したときに引っかかる。屈曲でケーブルが切れた。
- 起きている現象
- 関節ごとにモーター線とエンコーダ線を外の制御盤まで引くと、腕に沿う配線が増えます(編集部の解説)。Harmonic Drive LLC は、故障の箇所としていちばん多いのは、外部ケーブルの不適切な引き回しによる損傷だとしています。
- 解決に使える技術
- ドライバを関節に入れ、通信でつなぐ外の配線を減らす
- 中空のモーター・減速機を使う配線を関節の中に通す
- 中空の関節ユニットを使う省配線
中空の穴に通すケーブルは、関節が回るたびにねじられます。回る角度とねじれに耐えるケーブルかどうかを確かめます(ケーブルが断線するも参照)。
人に当たったら止めたいが、検出の部品で関節が大きくなる
協働ロボットにしたいが、各関節にトルクセンサーを足すと関節が長くなり、費用も上がる。
- 起きている現象
- 人と柵なしで一緒に働くには、人に当たったときの力を制限するしくみが要ります(厚生労働省の通達、ISO/TS 15066)。力の知り方には、関節のトルクセンサーで直接測る、モーターの電流から推定する、手先の力覚センサーで測るなどがあり、大きさ・費用と検出の精度が違います(編集部の整理)。
- 解決に使える技術
- 力・トルクの検出のしかたを選ぶセンサーか、電流からの推定か
- トルク検出つきの関節ユニット2つのエンコーダ
- 減速機と一体のトルクセンサー波動歯車用
MONOist の報道では、豆蔵の協働ロボットは、トルクセンサーを使わずにサーボモーターの電流値から外力を検出し、センサーの分だけ高価になるのを避けたとしています。この方式は、低摩擦の減速機と組み合わせています。どの方式でも、必要な安全の水準はリスクアセスメントで決めます(編集部の解説)。
小さくするとモーターが熱くなり、トルクが足りない
モーターを1つ小さくしたら、連続で動かすと熱くなって止まるようになった。
- 起きている現象
- オルブレイの小型モーターの資料は、定格を超えて使うときのトルクの限度は、コイルの発熱による温度上昇で決まるとし、高いトルクで使い続けると発熱で磁石が減磁し、特性が元に戻らなくなる場合があるとしています。トルクは電流にほぼ比例し、巻線の発熱は電流の2乗に比例するので、小さなモーターで無理にトルクを出すと、発熱が急に増えます(編集部の解説)。
- 解決に使える技術
- 減速比を上げて、モーターのトルクを下げる波動歯車は一段で高い減速比
- 外径の大きい扁平モーターにする同じ長さでトルクを出しやすい
- 熱の逃げ道を確かめるドライバ内蔵なら発熱が増える
減速比を上げると、同じ出力トルクでもモーターに要るトルクは下がりますが、関節の速さは落ちます。速さとトルクの両方を、連続と瞬時に分けて見積もります(編集部の解説)。
なぜ、ロボットの関節は大きく重くなるのか
部品を軸の方向に並べると、関節は長くなる
ロボットの関節には、回す力を出すモーター、回転を遅くしてトルクを増やす減速機、角度を測るエンコーダ、止まっているときに保持するブレーキ、モーターを動かすドライバ(駆動回路)が要ります。ニコンは、これらをロボットの関節に必要なパーツとしてパッケージ化したユニットを出しています。人と協働するロボットでは、ここにトルクを測る部品が加わることもあります。
部品をそれぞれのケースに入れたまま軸の方向に並べると、関節は長くなります。小さくする基本は、部品を同心円に重ねて軸の方向を短くし、中心を空けて配線を通すことです(編集部の解説)。日本精工がデルタ電子と共同開発し、参考出展したロボット用ロータリーアクチュエーターの資料では、ドライバを内蔵した中サイズのもので外形φ80×L79mm、質量0.9kg、中空穴φ18mm、繰り返しピークトルク110N・m としています。
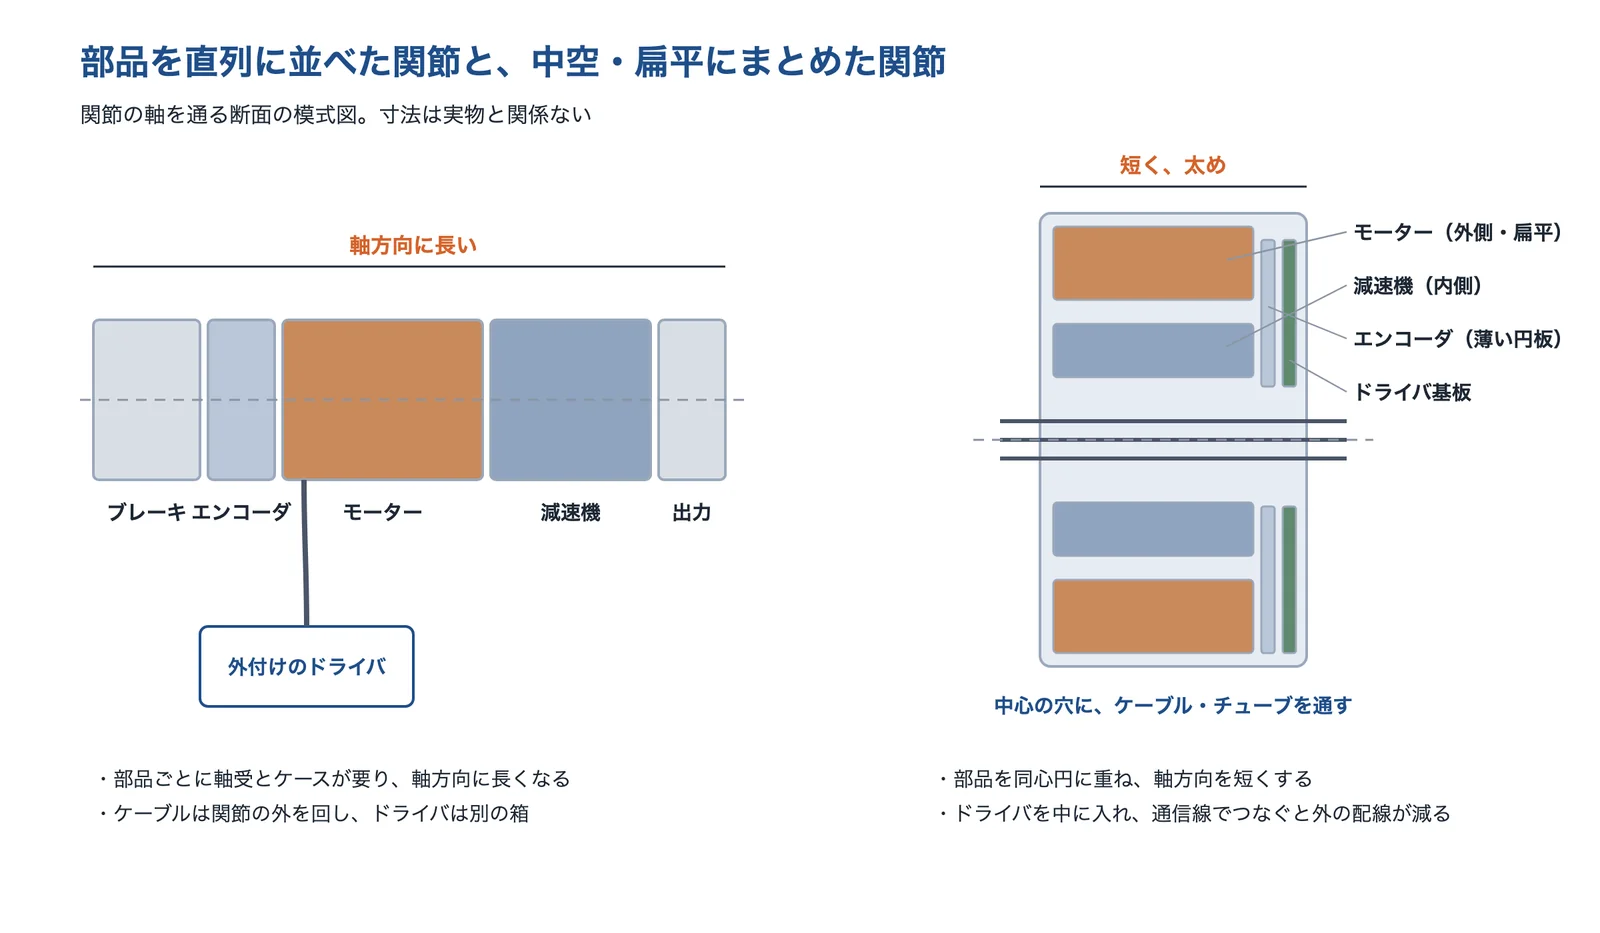
出典:ニコン「C3 eMotion」(2022年)・日本精工「ロボット用ロータリーアクチュエータ」をもとに AI(Claude)で作成
先の関節が重いと、根元の関節がさらに大きくなる
腕を水平に伸ばして止めるとき、関節が支えるトルクは「質量×重力加速度(9.81m/s²)×根元からの距離」の合計です。編集部の計算で、根元から0.4m に肘の関節(3kg)、0.8m に手首の関節(2kg)と荷物(3kg)がある腕を考えます(腕の部材の質量は無視)。根元の関節の保持トルクは 9.81×(3×0.4+(2+3)×0.8)=約51.0N・m です。手首を1kg 軽くすると約43.2N・m になり、約7.8N・m 下がります。肘の関節も約19.6N・m から約15.7N・m に下がります。
根元の関節のトルクが下がれば、根元のモーターと減速機も小さくでき、その分だけ腕全体が軽くなります。ヒューマノイドは関節の数が多いので、この連鎖が体全体に効きます(編集部の解説)。参考に、産業技術総合研究所のヒューマノイド HRP-5P は、身長182cm・体重101kg・自由度37で、先代の HRP-2改(170cm・65kg)に比べて、関節のトルク・速度とも平均で約2倍としています(MONOist の報道)。
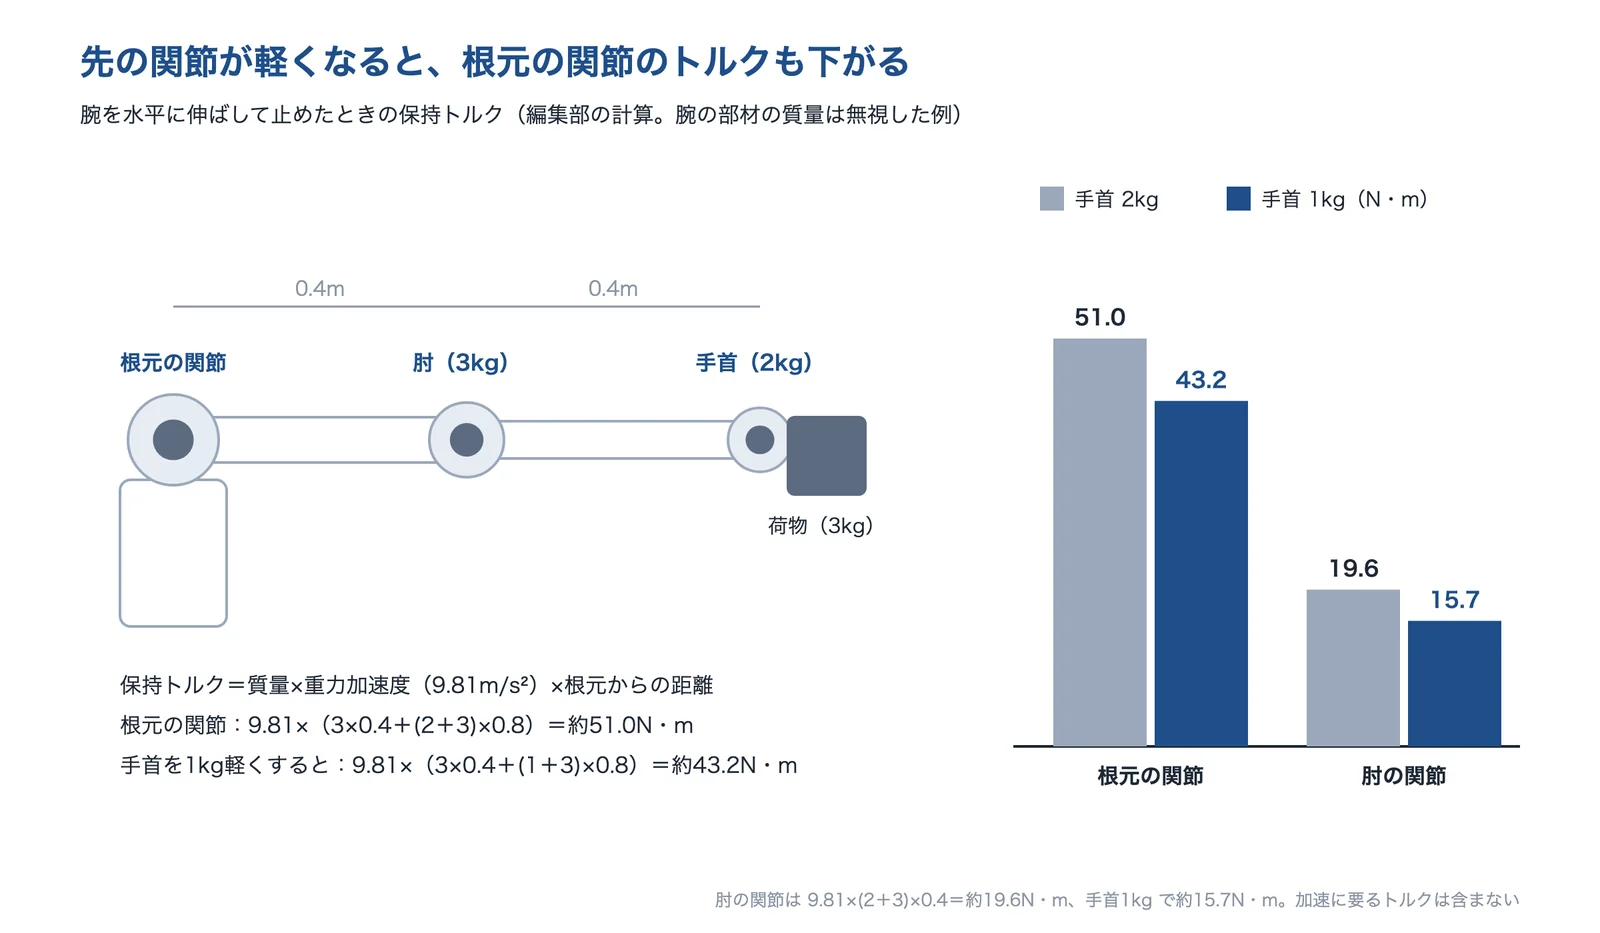
出典:編集部の計算をもとに AI(Claude)で作成
小さくすると、熱で決まるトルクの限界にぶつかる
モーターが出すトルクは電流にほぼ比例し、巻線の発熱(銅損)は電流の2乗に比例します。トルクを2倍にすると、発熱はおよそ4倍になります(編集部の解説)。オルブレイの小型モーターの資料は、モーターの定格を、定格電圧で安全に連続使用できるトルク・回転数・電流の目安とし、定格以上で使うときのトルクの限度は、コイルの発熱による温度上昇に依存するとしています。
小さなモーターは熱を逃がす表面も小さいので、同じトルクを出そうとすると温度が上がりやすくなります(編集部の解説)。モーターに要るトルクは「出力トルク÷(減速比×効率)」なので、たとえば出力側で20N・m がほしいとき、減速機の効率を70%と置くと、減速比50ではモーターに約0.57N・m、減速比100では約0.29N・m が要ります(編集部の計算)。
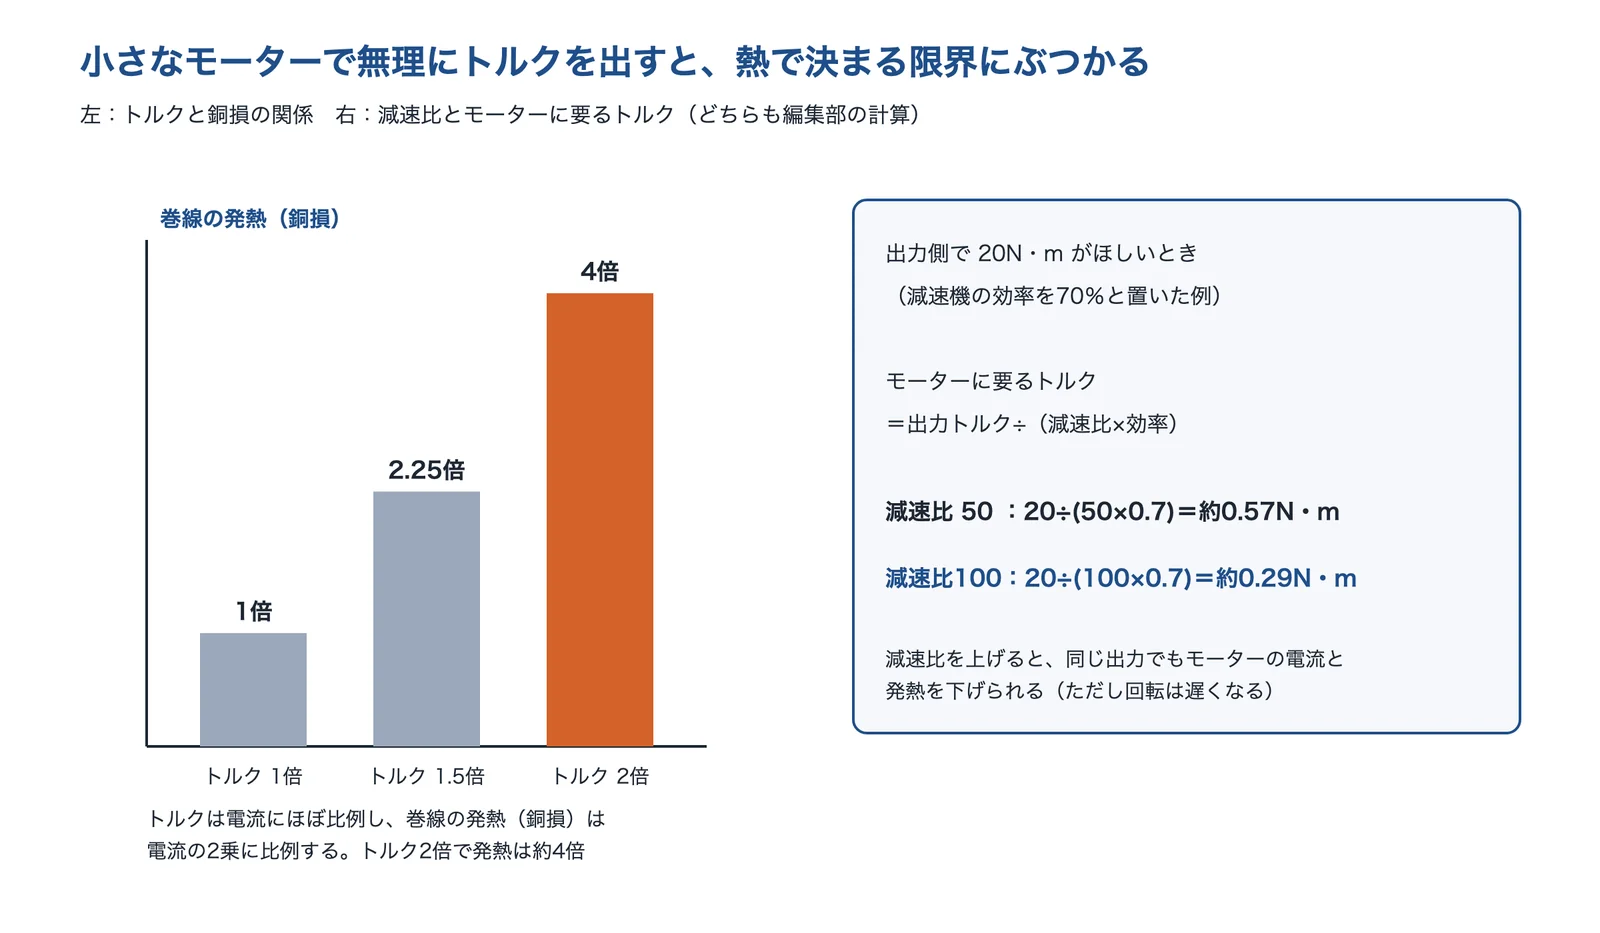
出典:編集部が計算し、オルブレイ「定格値について」をもとに AI(Claude)で作成
人と協働するには、ぶつかったときの力を制限する
日本では、定格出力80W を超える産業用ロボットは、安全柵などで人と分けて使うのが原則でした。2013年12月の厚生労働省の通達の改正で、国際規格に合わせ、停止の監視、ハンドガイド、速度と距離の監視、力の制限などの条件のもとで、人との協働作業が認められました(ニュースイッチの報道)。通達は、力と運動エネルギーの数値を ISO/TS 15066 で審議中とし、制御によらず構造的にその数値以下が担保されれば、危険のおそれがないと判断できる一例になるとしていました。
ISO/TS 15066 は2016年に発行され、日本では TS B 0033:2017 になっています。MONOist の解説は、接触時間0.5秒以下を過渡的な接触、それより長いものを準静的な接触として扱うとしています。関節を小さくするときも、人に当たったときの力をどう知り、どう制限するかを最初に決めておく必要があります(編集部の解説)。
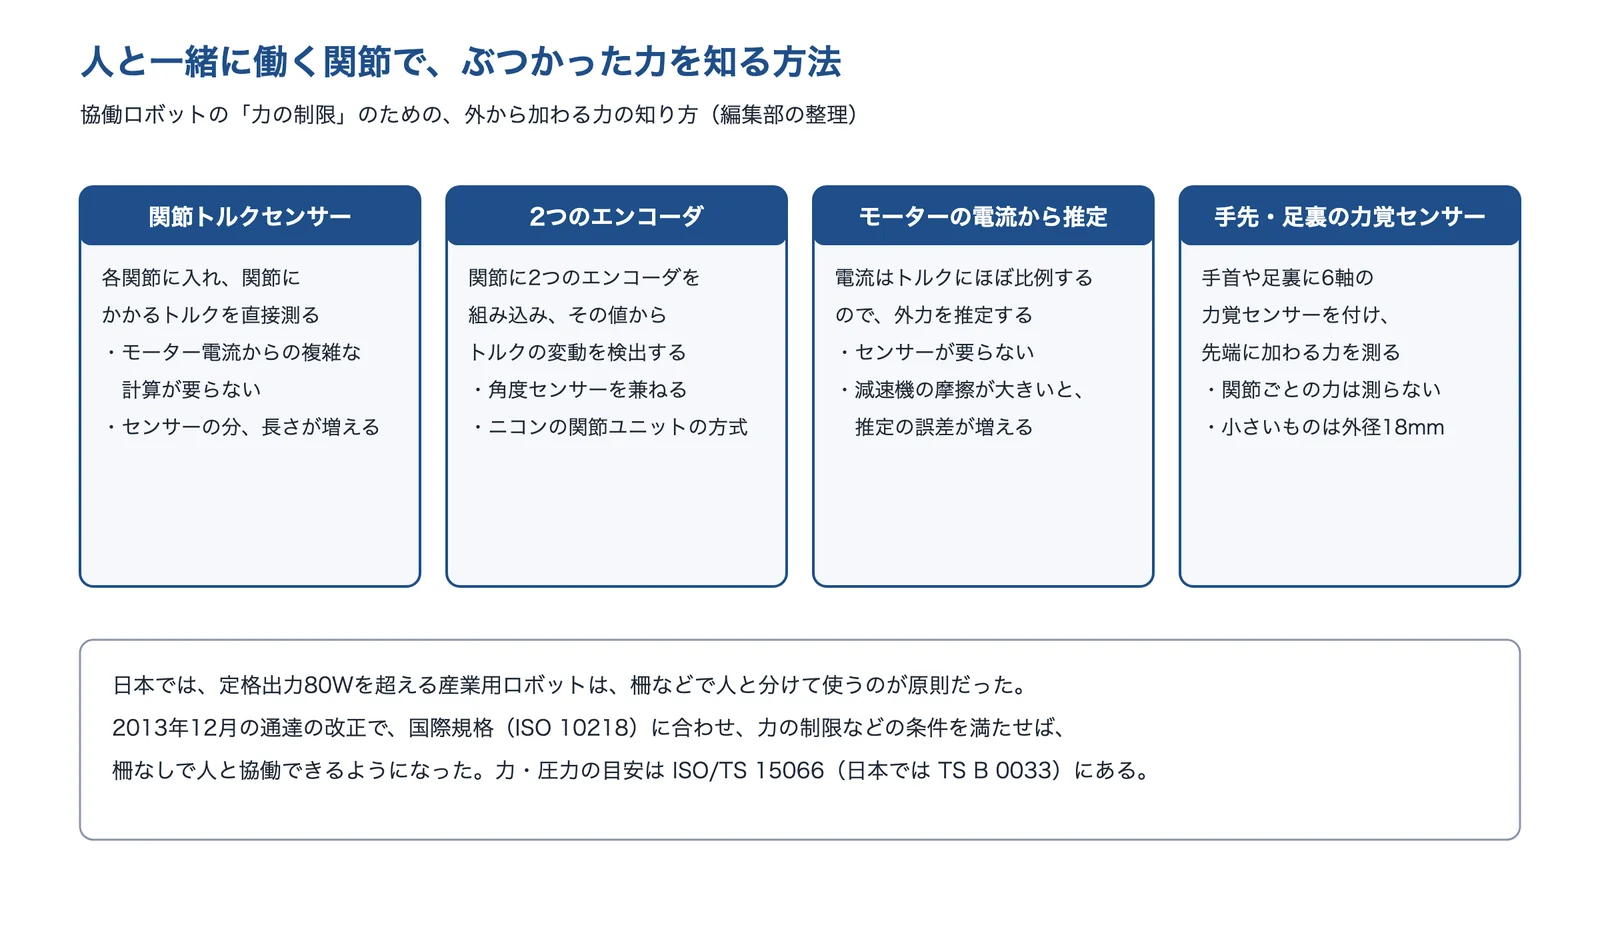
出典:TE Connectivity「協働ロボットの安全を実現するトルクセンサ」・ニコン(2022年)・MONOist(2021年1月22日)・レプトリノ「6軸力覚センサ」・ニュースイッチ(2015年)・MONOist(2023年10月4日)をもとに AI(Claude)で作成
原因の切り分け方:必要なトルクから見積もる
次は編集部の整理です。関節を小さくしたいときは、まず関節ごとに要るトルクを、保持(重さを支える)と加速(動かし始める)に分けて見積もります。そのうえで、ずっと出すトルク(連続)とときどき出すトルク(瞬時)に分け、モーターの連続トルクと温度上昇に収まるかを確かめます。見積もりに対して部品が大きすぎるならA(並べ方)、根元の関節だけが大きいならB(重さの連鎖)、熱で止まるならE(熱)が主な原因です。
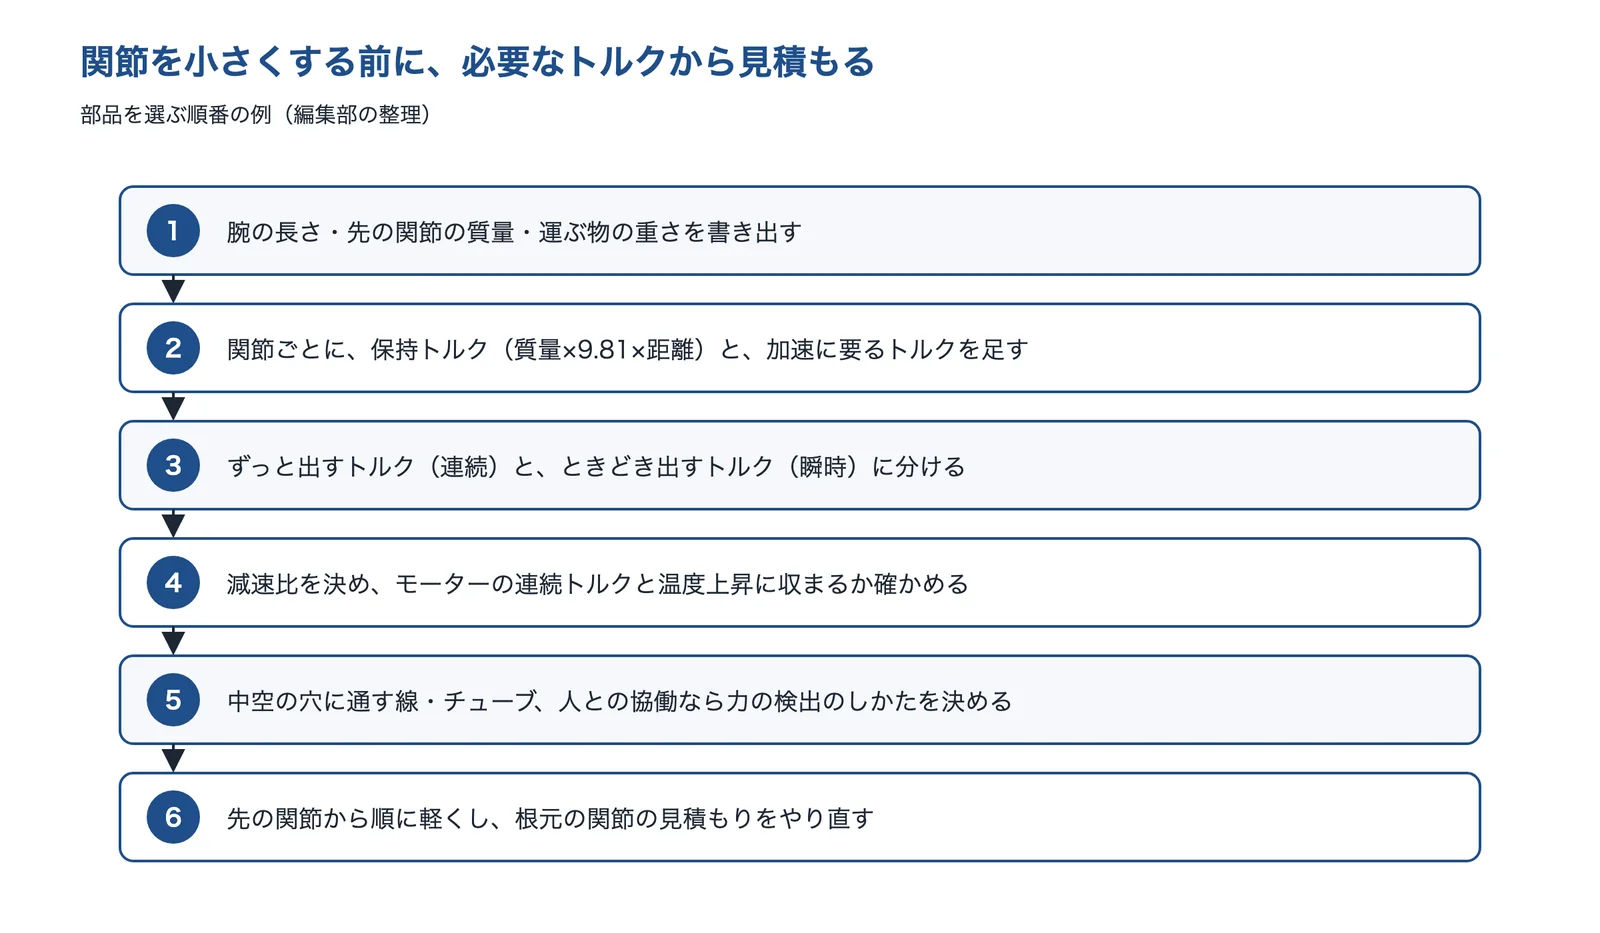
出典:この記事の内容をもとに AI(Claude)で作成
出典:協働ロボット用関節ユニット インテリジェントアクチュエータユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、ロボット用ロータリーアクチュエータ(参考出展資料)|日本精工、ヒューマノイドロボットの最新モデル「HRP-5P」、人間と同じ重労働が可能(2018年10月23日)|MONOist、Rated Values 定格値について(小型モーターの資料)|オルブレイ、産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正に当たっての留意事項について(2013年12月24日)|厚生労働省 三重労働局、安全の規制緩和なんてありえない!「産ロボの80W規制改正」を読む(前編)(2015年4月5日)|ニュースイッチ(日刊工業新聞)、協働ロボットを安全柵なく使うために必要な「リスクアセスメント」とは何か(2023年9月27日)|MONOist、協働ロボットが人の隣で働くために行う、ISO/TS15066に基づくリスクアセスメント(2023年10月4日)|MONOist
解決技術の詳細
関節を小さく軽くする対策は、①部品そのものを薄く軽くする(モーター・減速機)、②部品をまとめて短くする(関節ユニット)、③配線を関節の中に入れて減らす、④人との協働に要る力の検出を小さく済ませる、の4つに分けられます。根元から遠い関節から順に軽くし、根元の関節の見積もりをやり直す、という順に進めると、むだが少なくなります(編集部の解説)。
薄型・中空のモーター
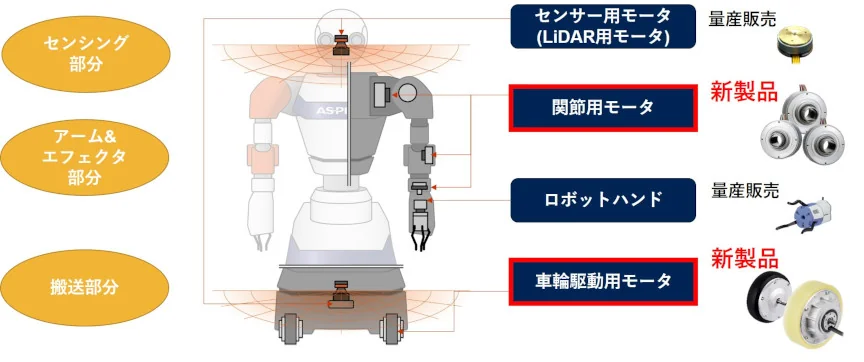
関節を短くするには、外径を大きく、長さを短くした扁平のモーターが使われます。ASPINA(シナノケンシ)の関節用の薄型中空ブラシレスモーターは、外径85mm のまま、長さ27.6〜40.2mm で定格出力50〜150W の3機種をそろえ、同社の従来のブラシレスモーターに比べて約50%の薄型化としています。中空径は25.4mm で、ケーブル配線やエアチューブを通せるとしています。
減速機を使わないダイレクトドライブ(DD)モーターもあります。マイクロテック・ラボラトリーの MRS-7056 は、胴径70mm・胴長56mm・中空径25mm、連続定格トルク1N・m です。ガタがない代わりに出せるトルクは小さいので、トルクの小さい手首の先などが候補になります(編集部の解説)。
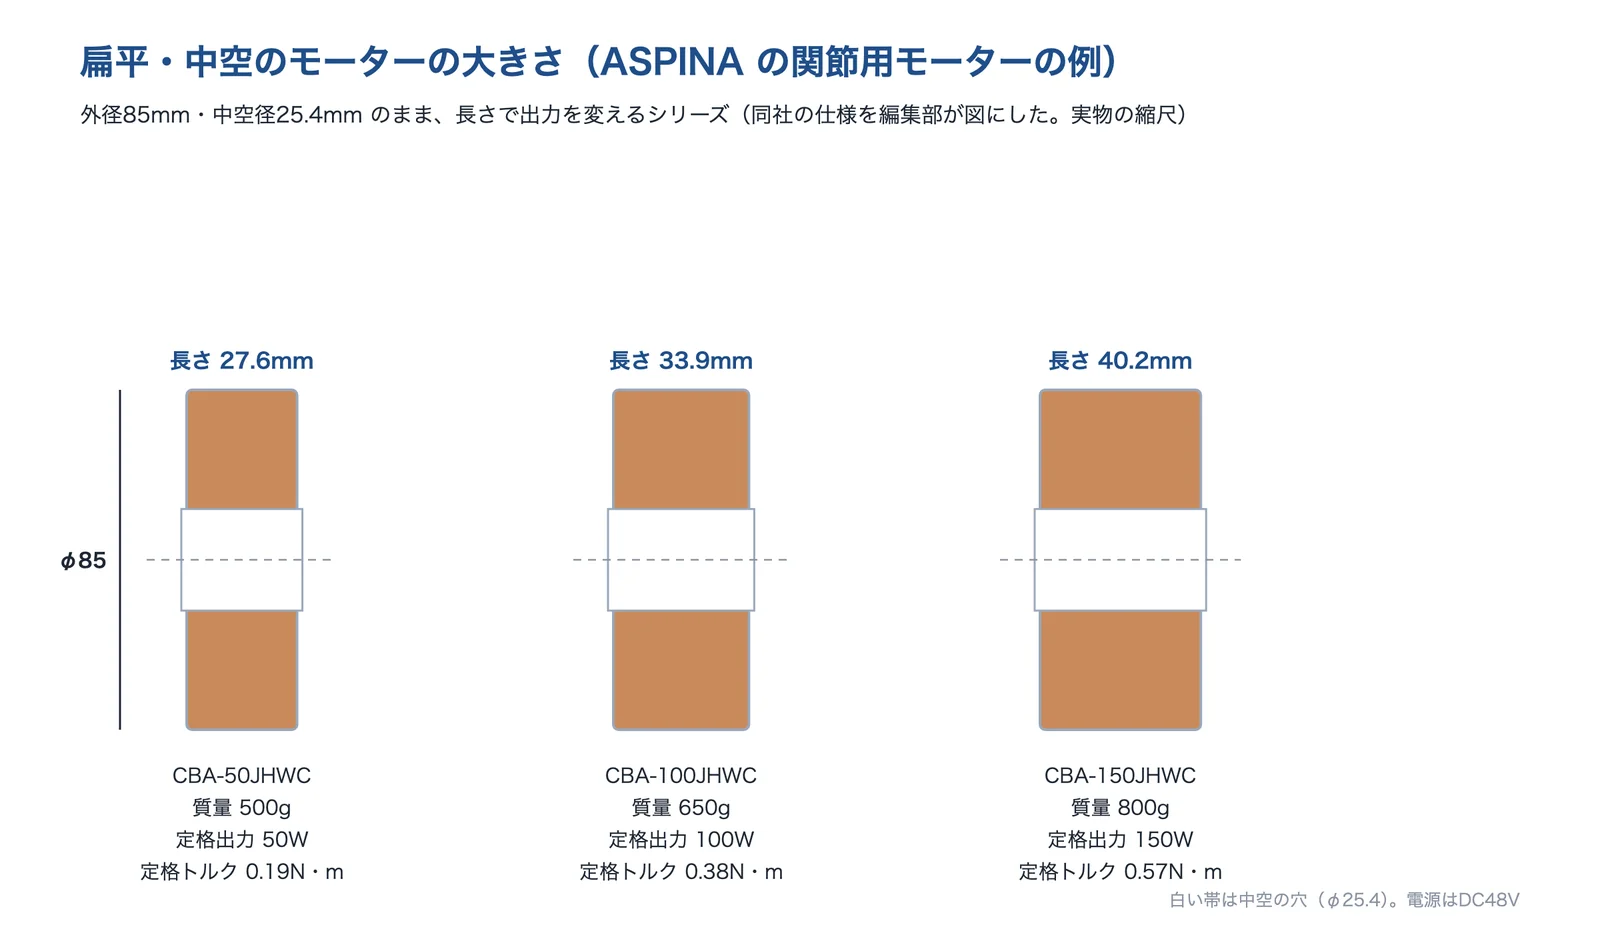
出典:ASPINA「薄型中空ブラシレスモータ」(2021年)をもとに AI(Claude)で作成
軽い減速機(波動歯車)
波動歯車(ハーモニックドライブ)は、楕円のカム(ウェーブ・ジェネレータ)で薄い外歯の輪(フレクスプライン)をたわませ、内歯の輪(サーキュラ・スプライン)とかみ合わせる減速機です。ハーモニック・ドライブ・システムズは、一段で1/30〜1/320 の減速比が得られ、従来の歯車装置と同じトルク容量と速比を、1/3以下の容量と1/2以下の重量で得られるとしています。同時にかみ合う歯数が総歯数の約30%あり、バックラッシが非常に小さいともしています。
減速比が高いと、同じ出力トルクでもモーターに要るトルクが下がり、モーターを小さくしやすくなります(編集部の解説)。中空にできる型もあり、SKG の製品情報ページの外形図(SWG シリーズ、型番11〜32)では、外径60〜132mm に対して中空の穴の径が15〜50mm です。
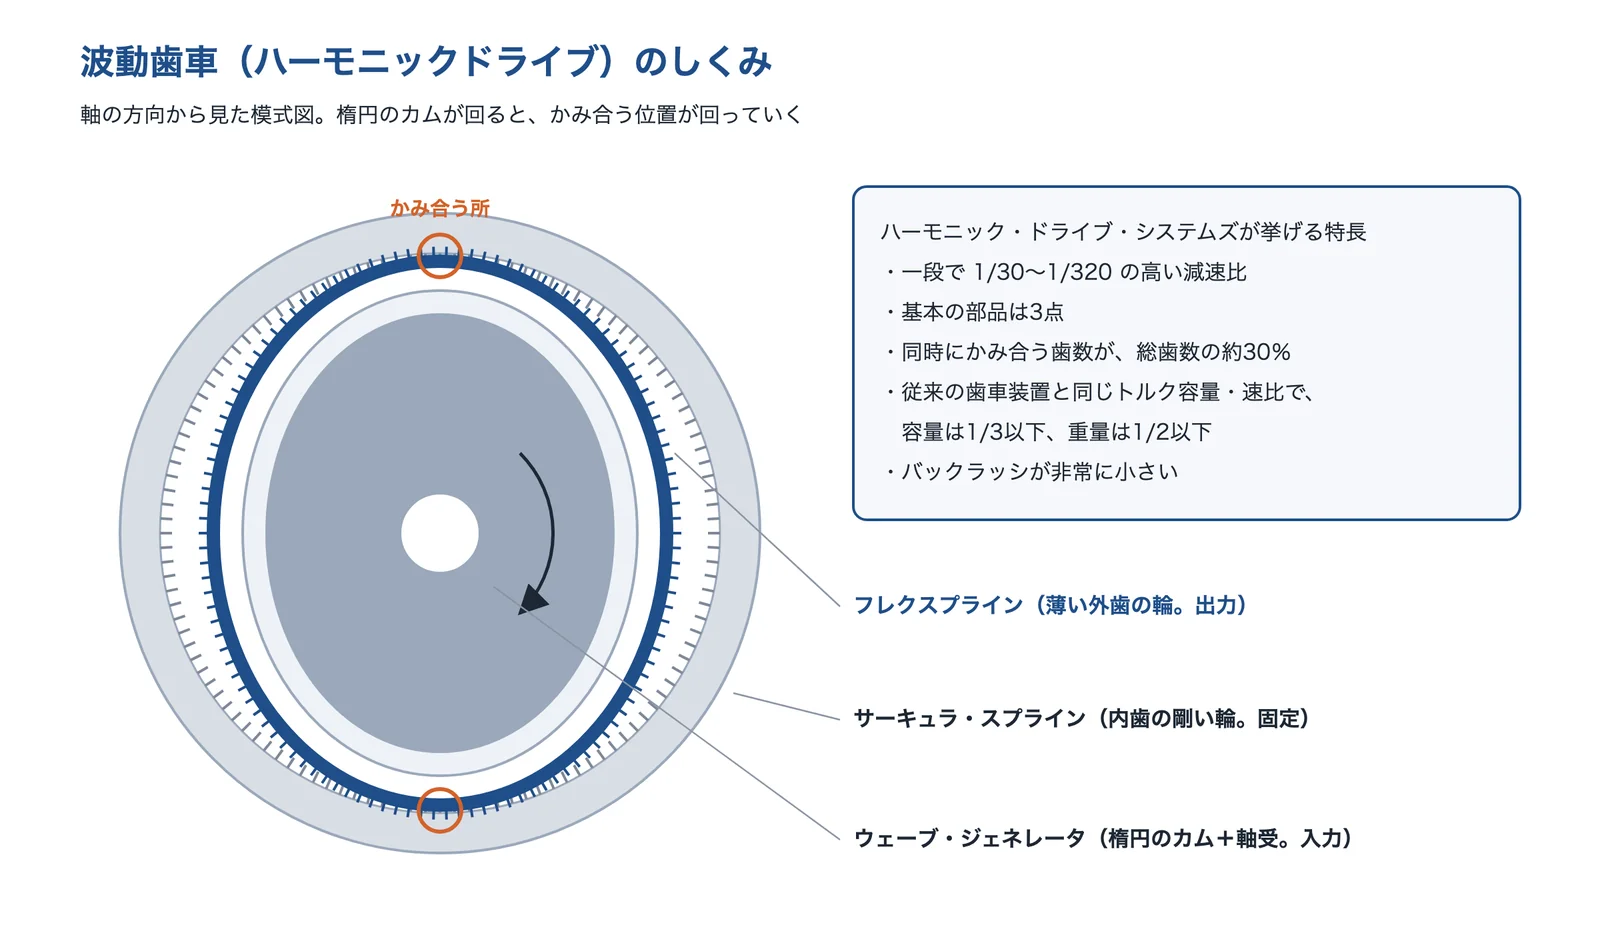
出典:ハーモニック・ドライブ・システムズ「ハーモニックドライブ®を知る」をもとに AI(Claude)で作成
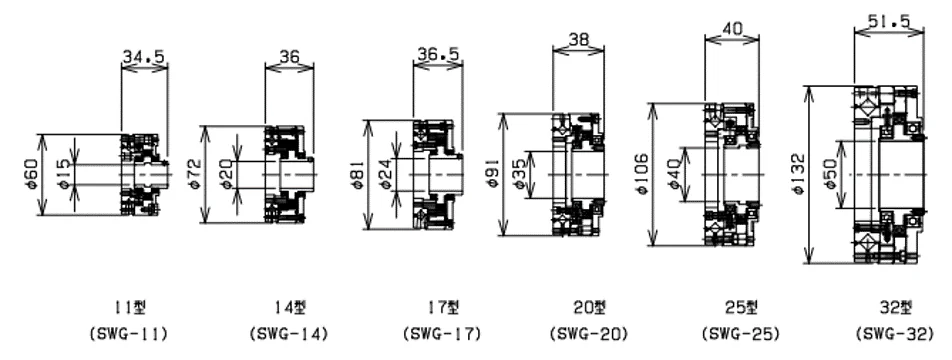
出典:SKG「製品情報」
一体型の関節ユニット
モーター・減速機・エンコーダ・ブレーキ・ドライバを1つにまとめた関節ユニットを使うと、部品ごとのケースと軸受を減らし、設計の手間も減らせます。ニコンの「C3 eMotion」は、ロボットの関節に必要な部品をパッケージ化し、IAU-30 で外径70mm・質量1.6kg・定格トルク10N・m としています。2つのエンコーダでトルクの変動を検出し、ドライバ基板を内蔵して EtherCAT でつなぎます。
ヒューマノイド向けの開発も進んでいます。日本精工は2025年11月、デルタ電子と協業し、モーターとドライバーを内蔵した機電一体のロボットアクチュエーターを発表しました。ロータリーのものはトルク重量比が約110N・m/kg(繰り返しピークトルク)で、中空穴があり、2028年の市場投入を計画するとしています。ユニットを比べるときは、トルク重量比(トルク÷質量)と、外径・長さ・中空径を並べて見ます(編集部の解説)。
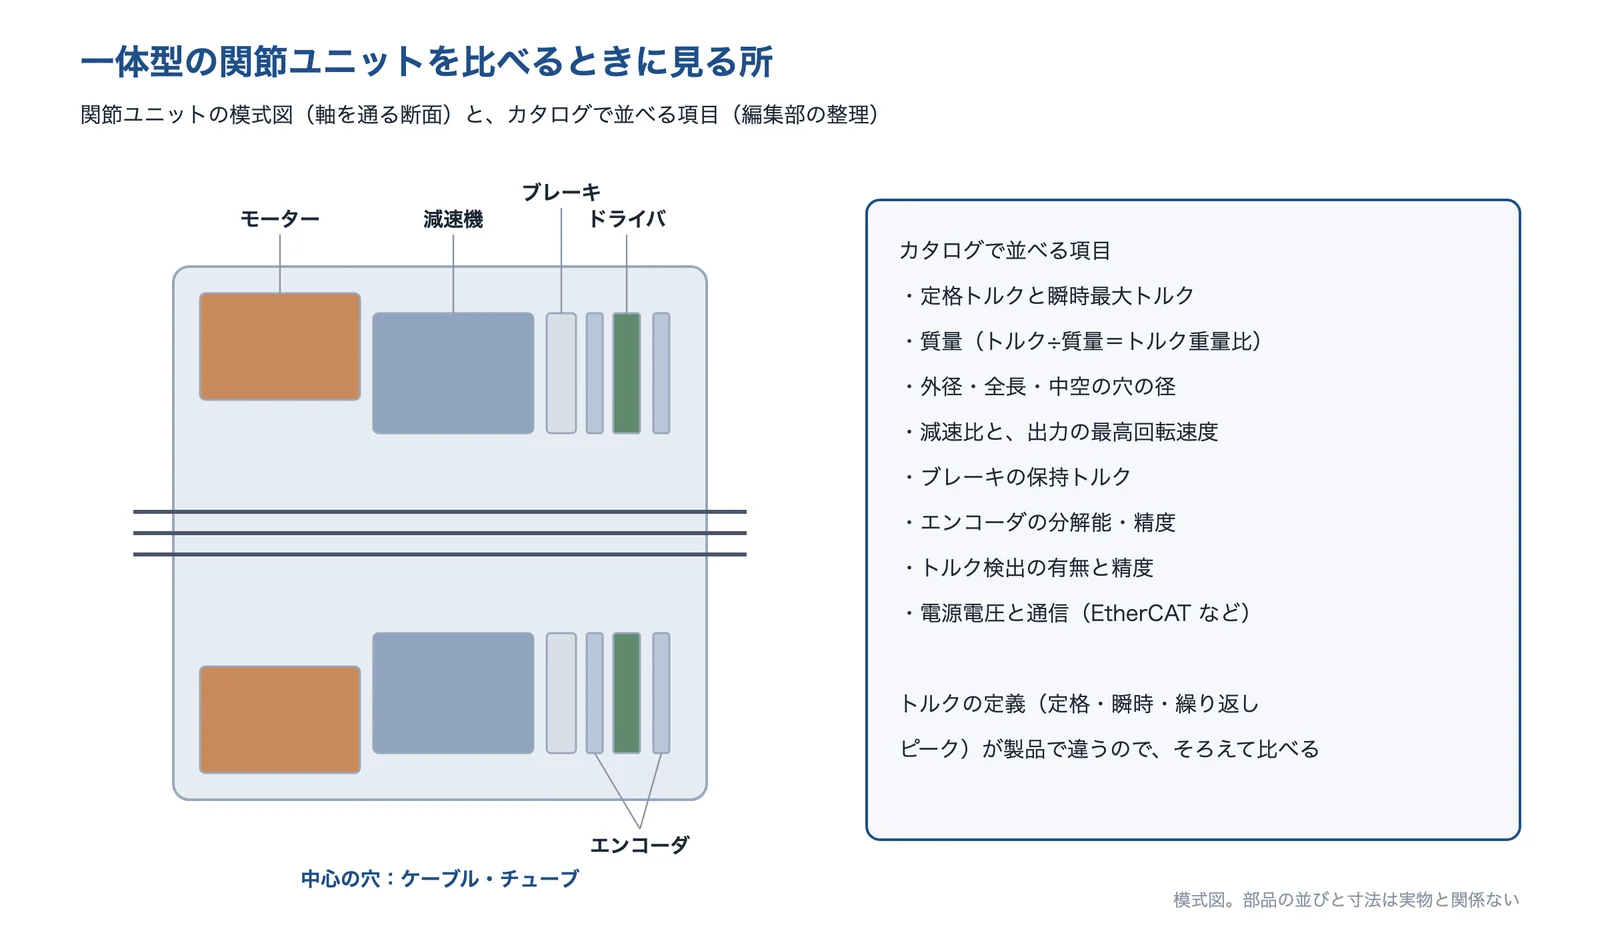
出典:ニコン(2022年)・日本精工(2025年)をもとに AI(Claude)で作成
中空配線・ドライバ内蔵(省配線)
Harmonic Drive LLC は、従来は各アクチュエーターに大きな外付けのサーボドライブが要り、ケーブルの引き回しと設置場所が問題になるとし、6軸の腕なら「アクチュエーター6個+ドライブ6個」が「ドライブを一体にしたアクチュエーター6個」になって、配線と設置の時間が減るとしています。同社のエンジニアは、故障の箇所としていちばん多いのは、外部ケーブルの不適切な引き回しによる損傷だとしています。
ドライバを関節の中に入れたら、関節どうしは電源と通信線でつなぎます。同じ資料は、EtherCAT は CANopen に比べて通信速度が100倍、ユニット間の最大距離が10倍で、アクチュエーターを数珠つなぎにできるとしています。ただし、ドライバの発熱は関節の中にこもるので、熱の逃げ道も合わせて確かめます(編集部の解説)。
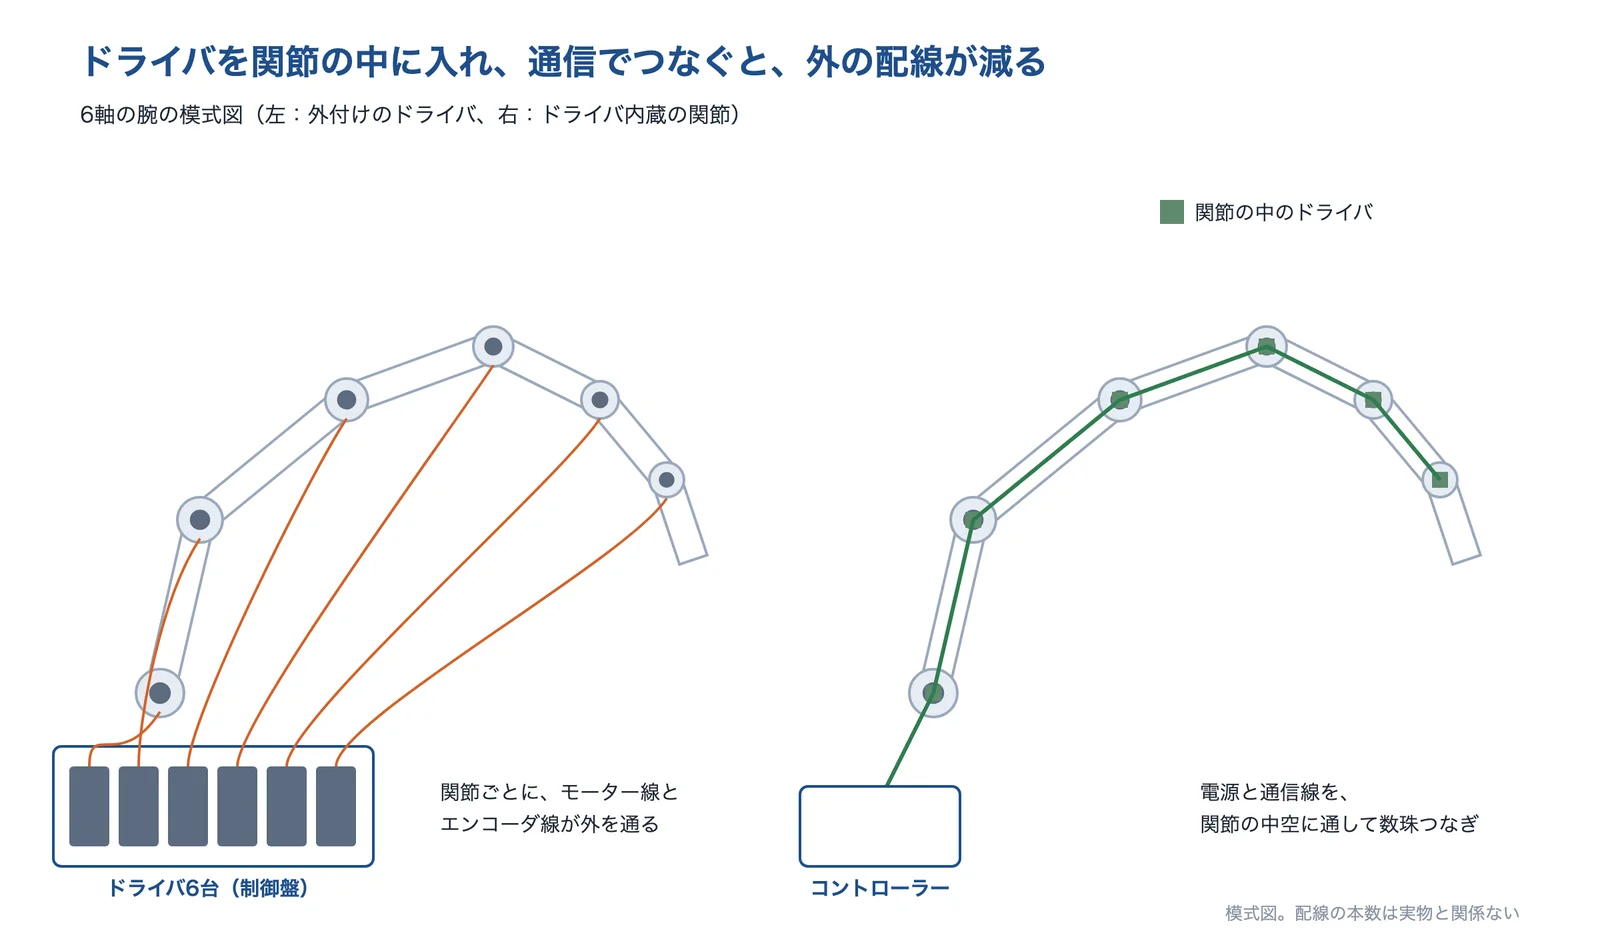
出典:Harmonic Drive LLC「How to Build Better Robotics with Integrated Actuators」をもとに AI(Claude)で作成
力・トルクの検出
TE Connectivity は、各関節にトルクセンサーを使えば、モーター電流から複雑な計算をせずに外力・トルクを直接検知できるとしています。一方、MONOist の報道では、豆蔵の協働ロボットは、トルクセンサーを使わずにサーボモーターの電流値から外力を検出し、トルクセンサーの分だけ高価になるのを避けたとしています。外力が電流に伝わりやすい、高減速比・高効率・低摩擦の減速機(日本電産シンポの高バックドライバビリティ減速機)と組み合わせているとしています。
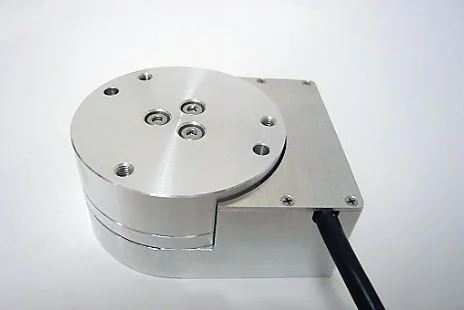
手先や足裏に6軸の力覚センサーを付けて、先端に加わる力を測る方法もあります。レプトリノの CFS018 は外径18mm×高さ26mm、FFS055 は外径55mm×高さ10mm です。どの方法でも、検出してから止まるまでの時間と、そのあいだに出る力を見積もります(編集部の解説)。
出典:レプトリノ「6軸力覚センサ」
出典:ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINA、MRS-70シリーズ|マイクロテック・ラボラトリー、ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズ、SWG シリーズ カタログ(2025年版)|SKG、協働ロボット用関節ユニット インテリジェントアクチュエータユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、ロボティクス領域に向けたアクチュエータを開発(2025年11月6日)|日本精工、How to Build Better Robotics with Integrated Actuators|Harmonic Drive LLC、協働ロボットの安全を実現するトルクセンサ|TE Connectivity、協働ロボットがトルクセンサレスで「柔らかさ」を実現、樹脂で軽量化も(2021年1月22日)|MONOist、6軸力覚センサ|レプトリノ
ロボットの関節を小さく軽くする技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。関節を薄くするならモーター、先の関節を軽くするなら減速機、部品をまとめるなら関節ユニット、人との協働なら力の検出、というように、困りごとで合う相談先が変わります。
シナノケンシ株式会社|関節用の薄型・中空のモーター
シナノケンシとは
シナノケンシは、長野県上田市に本社がある、モーターなどの会社です(1918年設立)。コーポレートブランドを ASPINA としています。
シナノケンシの得意技術
| 技術 | 内容 |
|---|---|
| 関節用の薄型中空ブラシレスモーター | CBA-50/100/150JHWC の3機種で、外径85mm、長さ27.6/33.9/40.2mm、質量500/650/800g、中空径25.4mm(軸の外径30mm)、定格出力50/100/150W(DC48V)としている(2021年11月の発表) |
| 薄さ | 同社の従来のブラシレスモーターに比べて約50%の薄型化としている |
| 中空 | 中空の軸にケーブルやエアチューブを通せるので、協働ロボットではケーブル配線やエアチューブの設置が容易だとしている |
定格トルクは0.19〜0.57N・m なので、関節に使うときは減速機と組み合わせます(編集部の解説)。数値は2021年の発表の値なので、今の仕様は同社に確かめてください。
シナノケンシが解決できる課題
- 関節を薄くしたい(軸方向の長さを縮めたい)
- 関節の中にケーブル・エアチューブを通したい
公開されている実績
- 同社の発表の図では、ロボットのセンサー用・関節用・ロボットハンド・車輪駆動用のモーターを挙げている
出典:ASPINA「薄型中空ブラシレスモータ」(2021年)
出典:会社概要(グループ概要)|シナノケンシ(ASPINA)、ロボティクス向け「薄型化」モータ 新製品を開発(2021年11月9日)|ASPINA
マイクロテック・ラボラトリー株式会社|小型・中空の DD モーターとエンコーダ
マイクロテック・ラボラトリーとは
マイクロテック・ラボラトリー(MTL)は、神奈川県相模原市南区に本社がある、小型のエンコーダとダイレクトドライブ(DD)モーターの会社です(1982年設立)。
マイクロテック・ラボラトリーの得意技術
| 技術 | 内容 |
|---|---|
| 小型 DD モーター MRS-70 シリーズ | 減速機を使わないターンテーブル型の DD モーターで、MRS-7056 は胴径70mm・胴長56mm・中空径25mm、瞬時最大トルク3.1N・m、連続定格トルク1N・m、最高回転速度200rpm、アブソリュートで21bit(2,097,152)の分解能としている |
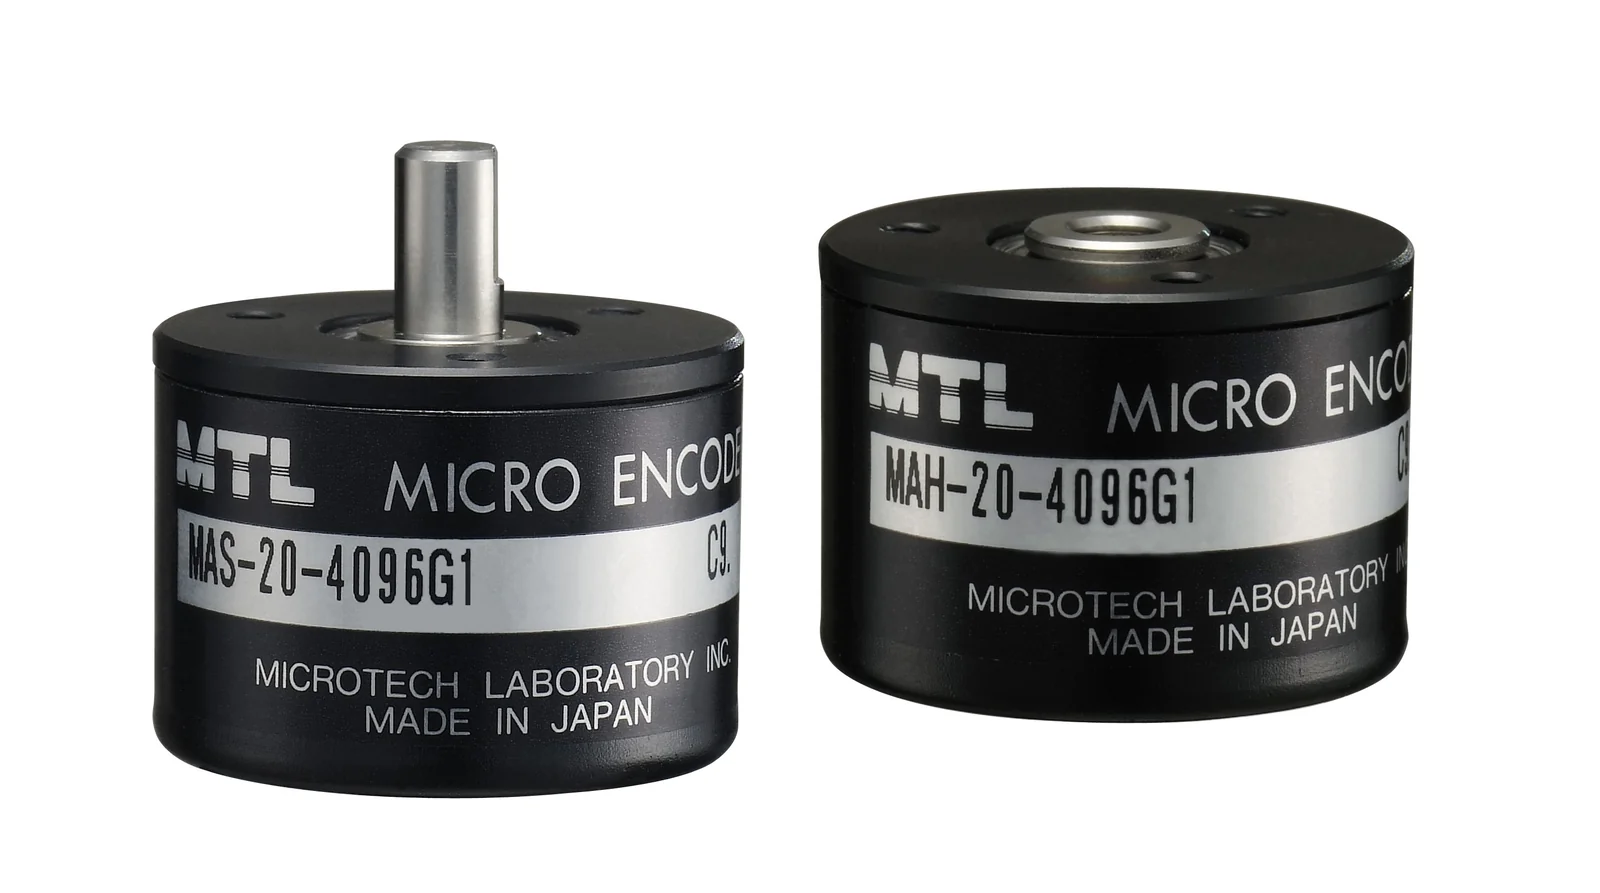
| 小型エンコーダ MA-20 | 外形φ32mm×高さ24mm、分解能8〜12bit、DC5V で、「小型中空ながら12bitパラレル出力のアブソエンコーダ」としている |
DD モーターは減速機がないぶん、ガタ(バックラッシ)がなく静かですが、出せるトルクは小さくなります。手首の先や軽い回転軸など、トルクの小さい関節の候補です(編集部の解説)。
マイクロテック・ラボラトリーが解決できる課題
- 小さな回転軸を、減速機なしで精密に回したい
- 関節に入る小さな角度センサー(エンコーダ)を探している
出典:マイクロテック・ラボラトリー「MA-20」
出典:会社概要|マイクロテック・ラボラトリー、MRS-70シリーズ|マイクロテック・ラボラトリー、MA-20|マイクロテック・ラボラトリー
SKG株式会社|中空にできる波動歯車の減速機
SKGとは
SKG は、新潟県上越市に本社がある、精密減速機の会社です(2016年設立)。波動歯車式の減速機「SWG シリーズ」を作っています。
SKGの得意技術
| 技術 | 内容 |
|---|---|
| SWG シリーズ(波動歯車) | フレックスギアの機能を減速部と出力ギア部に分け、フレックスギアの内径側から出力を取り出す「インサイド方式」としている。ユニットタイプの仕様表で、減速比は50・80・100・160、型番11〜32で、入力2000rpm のときの定格トルクは8〜196N・m(同社のカタログ) |
| 精度 | 最大バックラッシュ量5arc sec、角度伝達精度1.0〜1.5arc min としている(同社のカタログ) |
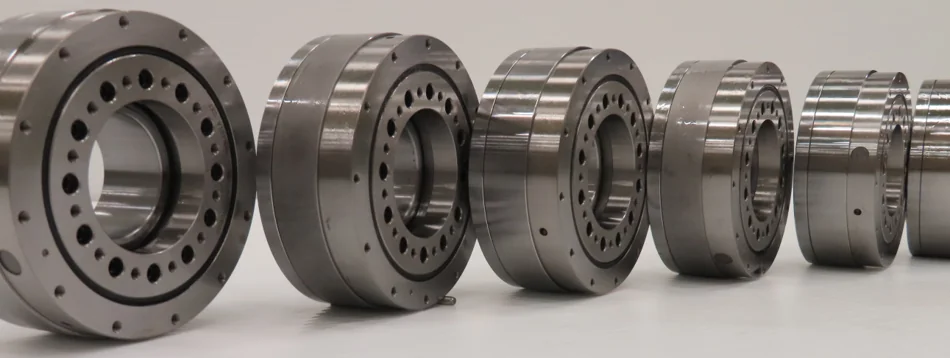
| 中空の外形 | 製品情報ページの外形図では、型番11〜32で外径60〜132mm、中空の穴の径15〜50mm、幅34.5〜51.5mm。ユニットタイプには中空軸の SWG-UH もある |
| 軽さ | 製品ページで「40%軽量化」「200%長寿命化」「50%コストダウン」を挙げている |
軽量化・長寿命化などの比率は、同社が比べた条件での値です。自分の関節の条件(トルク・回転数・寿命)で、カタログの式から選び直します(編集部の解説)。
SKGが解決できる課題
- 先の関節の減速機を軽くしたい
- 減速機の中を通して、ケーブルを関節の中に通したい
公開されている実績
- 会社概要の沿革で、2021年に中小企業優秀新技術・新製品賞の優秀賞を受賞したとしている
出典:SKG「製品情報」
出典:会社概要|SKG、製品情報|SKG、SWG シリーズ カタログ(2025年版)|SKG
株式会社ハーモニック・ドライブ・システムズ|軽量・扁平の波動歯車と関節ユニット
ハーモニック・ドライブ・システムズとは
ハーモニック・ドライブ・システムズは、東京都品川区に本社がある、波動歯車の減速機(ハーモニックドライブ)の会社です(1970年設立)。
ハーモニック・ドライブ・システムズの得意技術
| 技術 | 内容 |
|---|---|
| 波動歯車(ハーモニックドライブ) | 一段で1/30〜1/320 の減速比が得られ、基本の部品は3点、従来の歯車装置と同じトルク容量と速比を、1/3以下の容量と1/2以下の重量で得られるとしている |
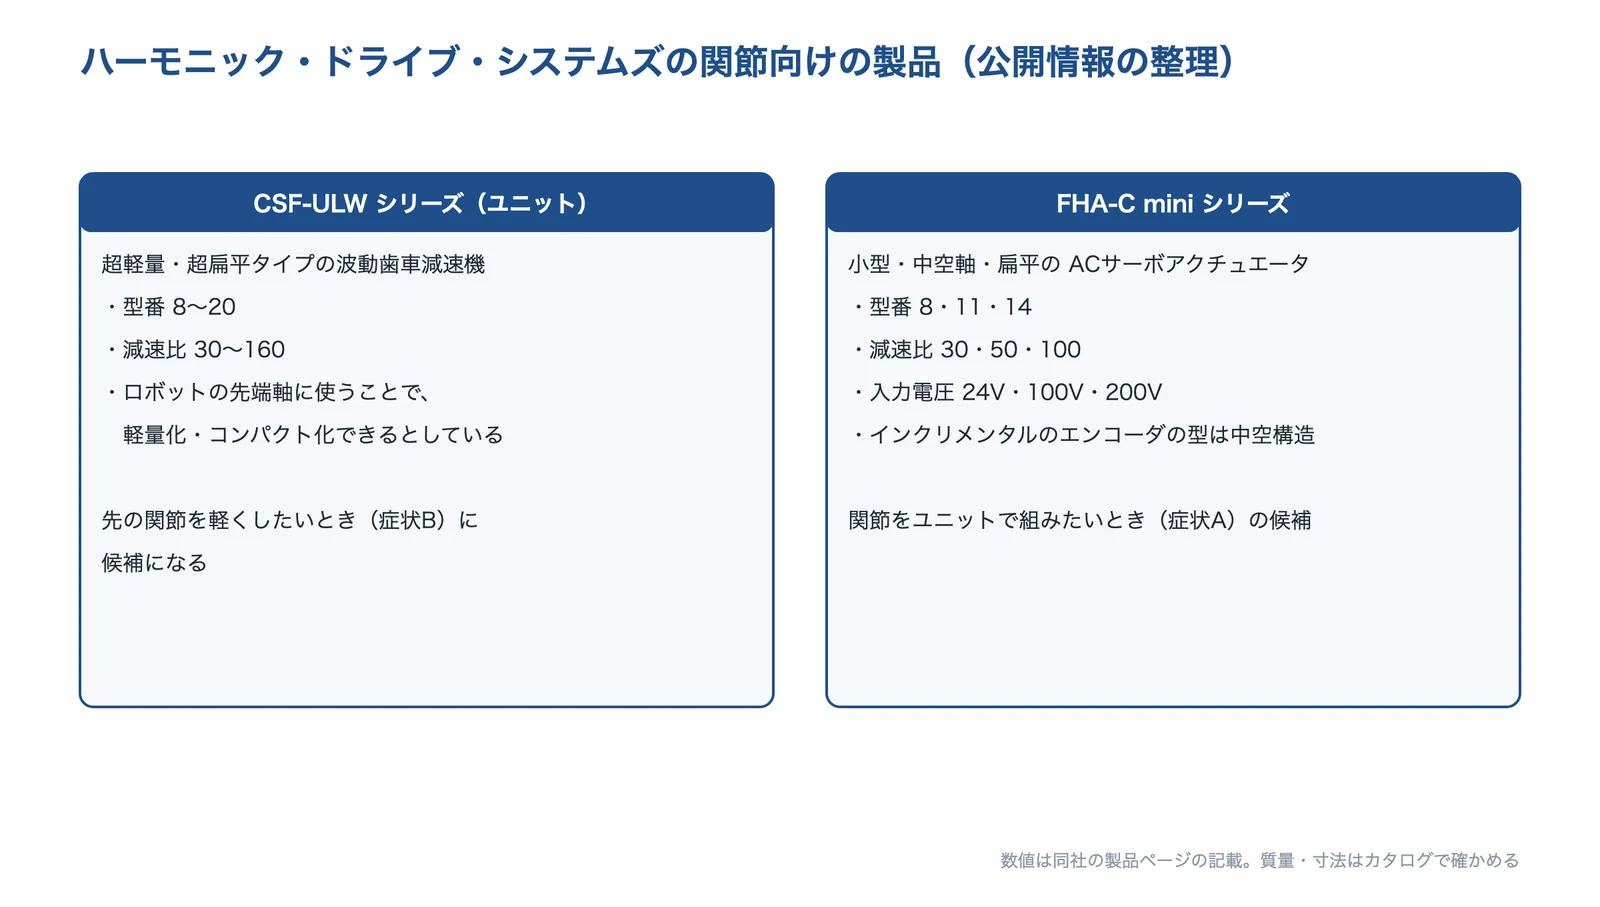
| CSF-ULW シリーズ(ユニット) | 超軽量・超扁平タイプで、ロボットの先端軸に採用することで軽量化・コンパクト化できるとしている(型番8〜20、減速比30〜160) |
| FHA-C mini シリーズ | 小型・中空軸・扁平タイプの AC サーボアクチュエータ(型番8・11・14、減速比30・50・100。中空構造はインクリメンタルエンコーダの型だけ) |
| 関節トルクセンサーとの組み合わせ | 2023年11月、TE Connectivity と、波動歯車用の関節トルクセンサーで協業すると発表している(軽量・コンパクト・大中空のトルクセンシングとしている) |
質量や外形などの細かい数値は、同社のカタログ(会員登録が必要)で確かめます。
ハーモニック・ドライブ・システムズが解決できる課題
- 先の関節の減速機を軽く、薄くしたい
- モーターと減速機を一体にした関節ユニットを使いたい
出典:ハーモニック・ドライブ・システムズ「CSF-ULW シリーズ」・同「FHA-C mini シリーズ」をもとに AI(Claude)で作成
出典:会社概要|ハーモニック・ドライブ・システムズ、ハーモニックドライブ®を知る|ハーモニック・ドライブ・システムズ、CSF-ULW シリーズ|ハーモニック・ドライブ・システムズ、FHA-C mini シリーズ|ハーモニック・ドライブ・システムズ、TE とハーモニック・ドライブ・システムズが協業(2023年11月29日)|TE Connectivity
株式会社ニコン|部品を一体にした関節ユニット
ニコンとは
ニコンは、東京都品川区に本社がある、光学・精密機器の会社です(1917年設立)。エンコーダの技術を使った、ロボットの関節ユニットを出しています。
ニコンの得意技術
| 技術 | 内容 |
|---|---|
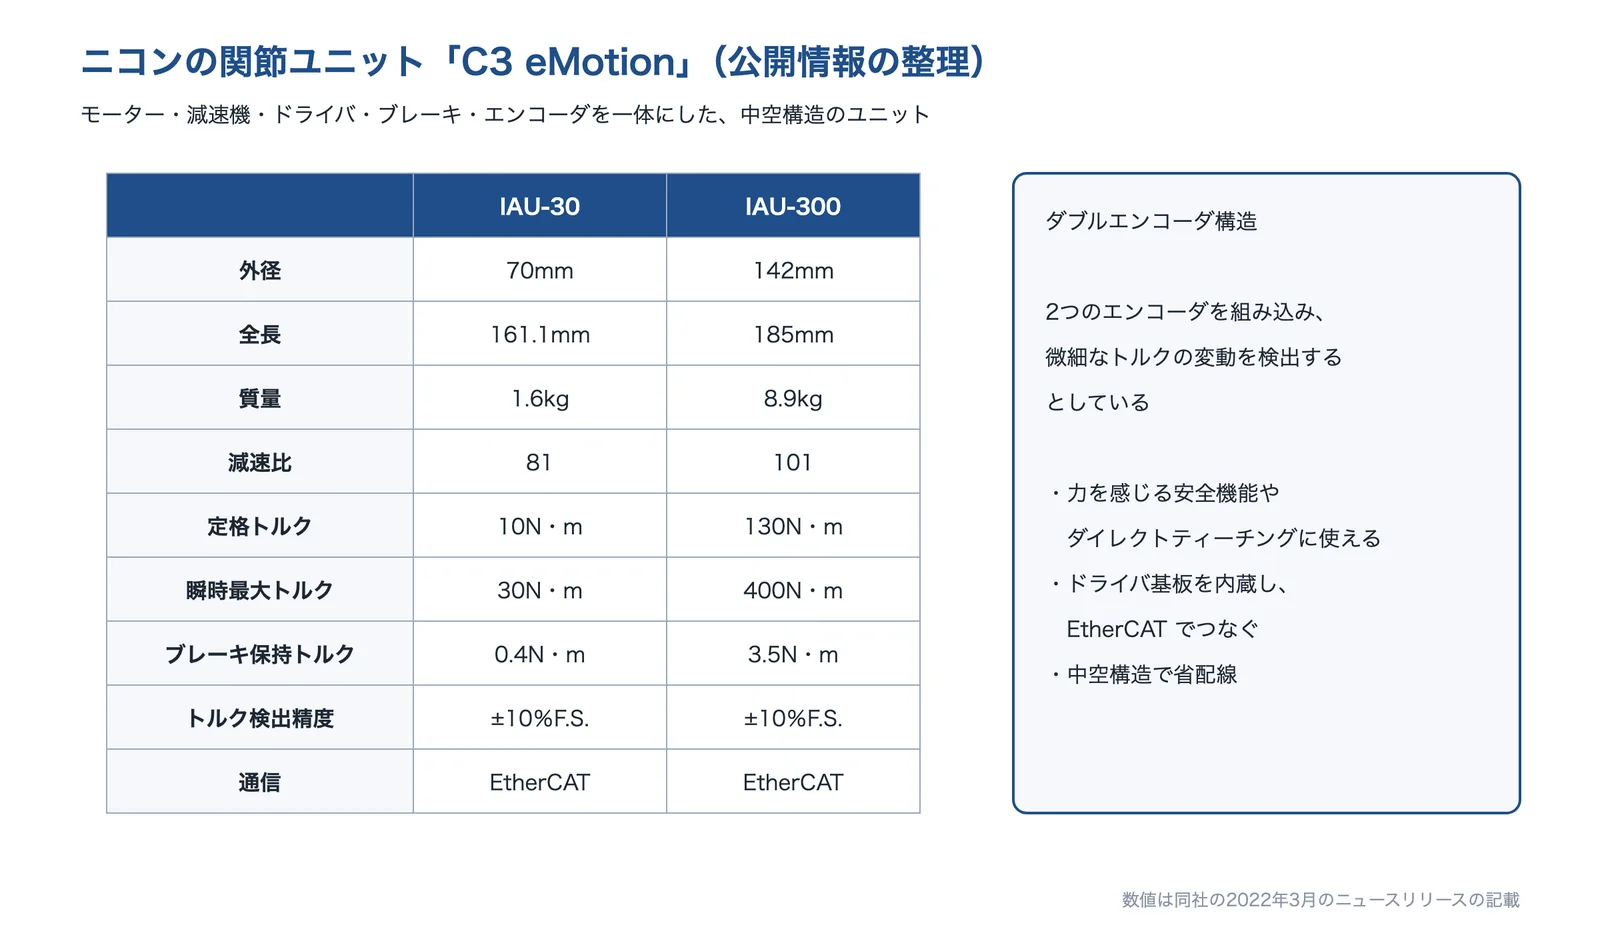
| インテリジェントアクチュエータユニット「C3 eMotion」 | モーター、減速機、駆動回路、ブレーキ、エンコーダなど、ロボットの関節に必要な部品をパッケージ化したユニット。IAU-30 は外径70mm・全長161.1mm・質量1.6kg・定格トルク10N・m、IAU-300 は外径142mm・全長185mm・質量8.9kg・定格トルク130N・m(2022年3月の発表) |
| ダブルエンコーダ構造 | 2つのエンコーダを組み込み、微細なトルクの変動を検出するとしている。トルク検出精度は±10%F.S.、通信は EtherCAT |
| 中空構造 | 製品ページで、中空構造の採用で省配線化も実現したとしている |
部品を一体にしたユニットは、設計の手間を減らせますが、寸法・トルクの組み合わせは用意された型の中から選ぶことになります(編集部の解説)。
ニコンが解決できる課題
- 関節の部品を1つずつ選んで組む手間を減らしたい
- トルクの変動を検出して、人との接触に備えたい
出典:ニコン(2022年3月3日)・同「アクチュエータユニット」をもとに AI(Claude)で作成
出典:会社案内|ニコン、協働ロボット用関節ユニット インテリジェントアクチュエータユニット「C3 eMotion」の製品ラインナップを拡充(2022年3月3日)|ニコン、アクチュエータユニット|ニコン
株式会社レプトリノ|小型・薄型の6軸力覚センサー
レプトリノとは
レプトリノは、長野県佐久市に本社がある、力覚センサーの会社です(2001年設立)。
レプトリノの得意技術
| 技術 | 内容 |
|---|---|
| 6軸力覚センサー | 並進力(Fx・Fy・Fz)と力のモーメント(Mx・My・Mz)の6成分をひずみゲージで検出する。CFS018 は外径18mm×高さ26mm(Fx・Fy の定格±50N)、FFS055 は外径55mm×高さ10mm、FFS080 は外径80mm×高さ17mm としている |
| 分解能・速さ | 分解能は±1/2000〜±1/4000、サンプリングは標準1.2kHz(2.4kHz にもできる)としている |
手首や足裏の力覚センサーは、先端に加わる力を測るもので、関節ごとのトルクを測るものではありません。腕の途中で人に当たったことまで検出したいときは、関節のトルクの検出と組み合わせて考えます(編集部の解説)。
レプトリノが解決できる課題
- ロボットの手先・足裏に加わる力を、小さなセンサーで測りたい
- 力を測りながら押し付けや組み付けをしたい
公開されている実績
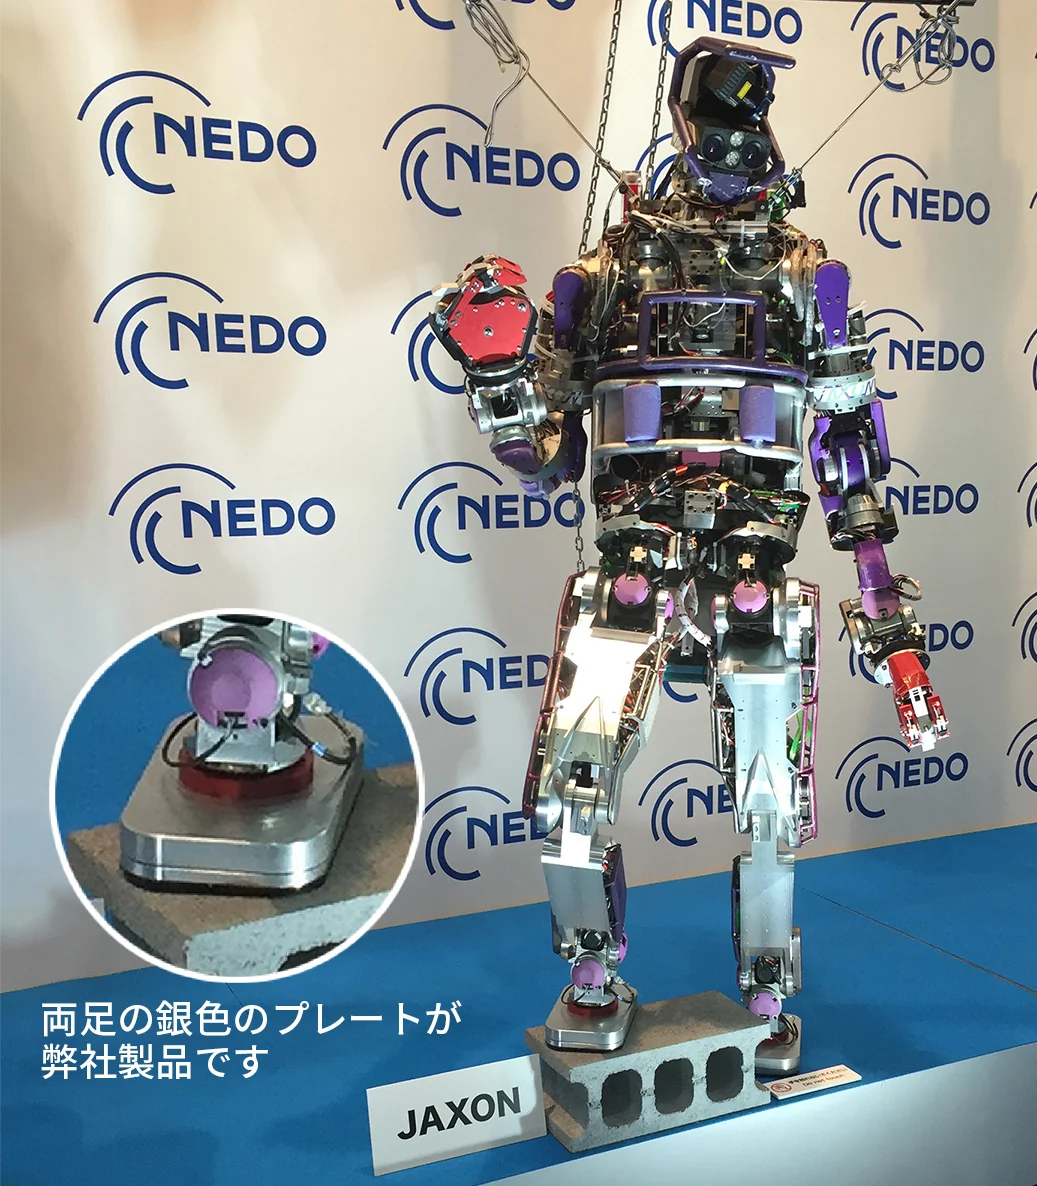
- 同社のサイトで、ヒューマノイド JAXON の両足の銀色のプレートが同社の製品だと紹介している
出典:レプトリノ「6軸力覚センサ」
選ぶ前に確かめる条件
相談する前に、次の条件を整理しておくと、話が早くなります。
- 腕の長さ、関節の数と並び、運ぶ物の重さ(可搬重量)
- 関節ごとの保持トルクと加速に要るトルク(連続と瞬時に分けて)、要る回転の速さ
- 関節の外径・長さの上限と、目標の質量
- 中空の穴に通したいケーブル・エアチューブの本数と太さ、関節が回る角度
- 人と協働するかどうか、力の検出のしかた(関節トルクセンサー・電流からの推定・力覚センサー)
- 位置の精度(バックラッシ・角度伝達精度)と、エンコーダの分解能
- 使う電源(DC24V・48V など)、通信(EtherCAT など)、作る台数
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年10月6日








