
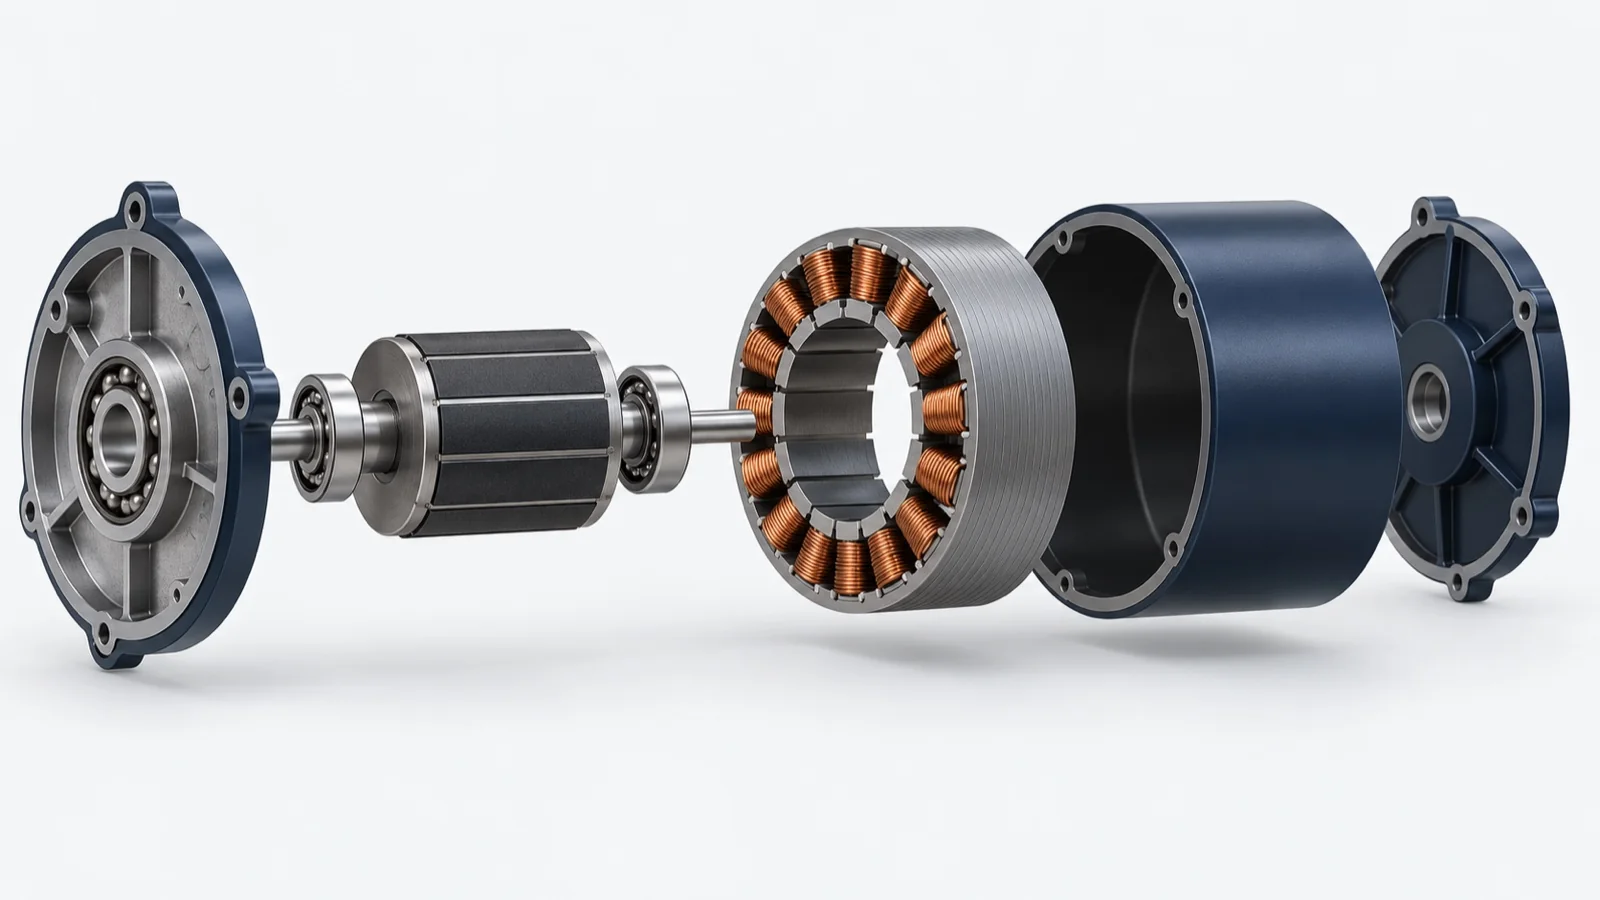
モーターの課題から探す
| 課題 | 目的 | 困りごと |
|---|---|---|
| モーターの損失を減らしたい | 高効率化 | 発熱を抑え、効率を上げたい |
| 小型のまま出力を上げたい | 高出力化 | サイズを変えずにトルク・出力を高めたい |
| ステッピングモーターが脱調する | 安定駆動 | 位置ずれや脱調を防ぎたい |
| レアアースを使わずに作りたい | 材料代替 | レアアースに頼らないモーターにしたい |
| 磁石の減磁を防ぎたい(熱減磁・逆磁界・錆) | 信頼性 | 高温や大きな電流で磁石が弱くなるのを防ぎたい |
| 状態を検知したい | 予知保全 | モーターや軸受の異常を、壊れる前に見つけたい |
| 寸法・位置の精度を上げたい | 高精度化 | モーターで動かす軸の止まる位置をそろえたい |
| 軽くすると振動・騒音が増える | 静音化 | 軽くしたら振動や音が大きくなった |
| エアシリンダーを電動に置き換えたい | 置き換え | エアの電気代や位置決めの不便さを、電動シリンダーなどで解決したい |
| 工場の電力を減らしたい(コンプレッサー・ポンプ・空調の省エネ) | 省エネ | コンプレッサー・ポンプ・ファンのモーターの電気代を減らしたい |
| 機械の異音の原因を突き止めたい(軸受・歯車・モーター・ファン) | 保全 | モーターや機械から異音がするが、原因が分からない |
| ロボットの関節を小さく軽くしたい(協働ロボット・ヒューマノイド) | 小型・軽量化 | 関節のモーター・減速機を薄く軽くまとめたい |
| 防爆エリアで電気機器を安全に使いたい | 安全・規制 | 可燃性ガス・粉じんのある場所で、モーターを回したい(耐圧防爆・安全増防爆) |
| インバーター・電源の損失と発熱を減らしたい(SiC・GaN への置き換え) | 省エネ・置き換え | モーターを回すインバーターの損失と発熱を、SiC・GaN の素子で減らしたい |
| サーボ・ステッピングモーターの容量を負荷から計算して選びたい | 選定 | 装置の軸に合うモーターの大きさを、負荷と動かし方から計算で決めたい |
課題ごとに効く技術は、下の「課題と技術のマトリクス」にまとめています。
モーターは、電気の力を回る力に変える部品です。ファンやポンプ、ロボット、自動車まで、動くものの多くに使われています。一方で、効率・大きさ・制御のしやすさ・材料の調達のどれを優先するかで、選ぶ種類も効く技術も変わります。
このページでは、モーターでよくある課題と、それを解決する技術(電磁鋼板・磁石・駆動制御・熱対策・CAE)、種類ごとの特徴、選ぶときに確かめることをまとめ、関係する技術を持つ企業を紹介します。
モーターの企業(早見表)
| 企業 | 電磁鋼板・ 鉄心 | 磁石 | 駆動制御 | 熱対策 | CAE | モーター 本体 |
|---|---|---|---|---|---|---|
| 松山精機積層鉄心の加工 | ● | |||||
| 相模化学金属ネオジム磁石 | ● | |||||
| サーボランドサーボドライバ | ● | |||||
| ユニテックカスタムモーター | ● | ● | ||||
| IDAJ磁界・熱の解析 | ● | |||||
| コアレスモータコアレスブラシレス | ● | ● |
●は、各社の公式サイトで確認できた得意分野です(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
モーターでよくある課題
モーターの課題は、どの部品で何が起きているかで原因が分かれます。鉄心では鉄損、巻線では銅損と発熱、磁石では熱による磁力の低下、駆動回路では電流の流し方が効いてきます。
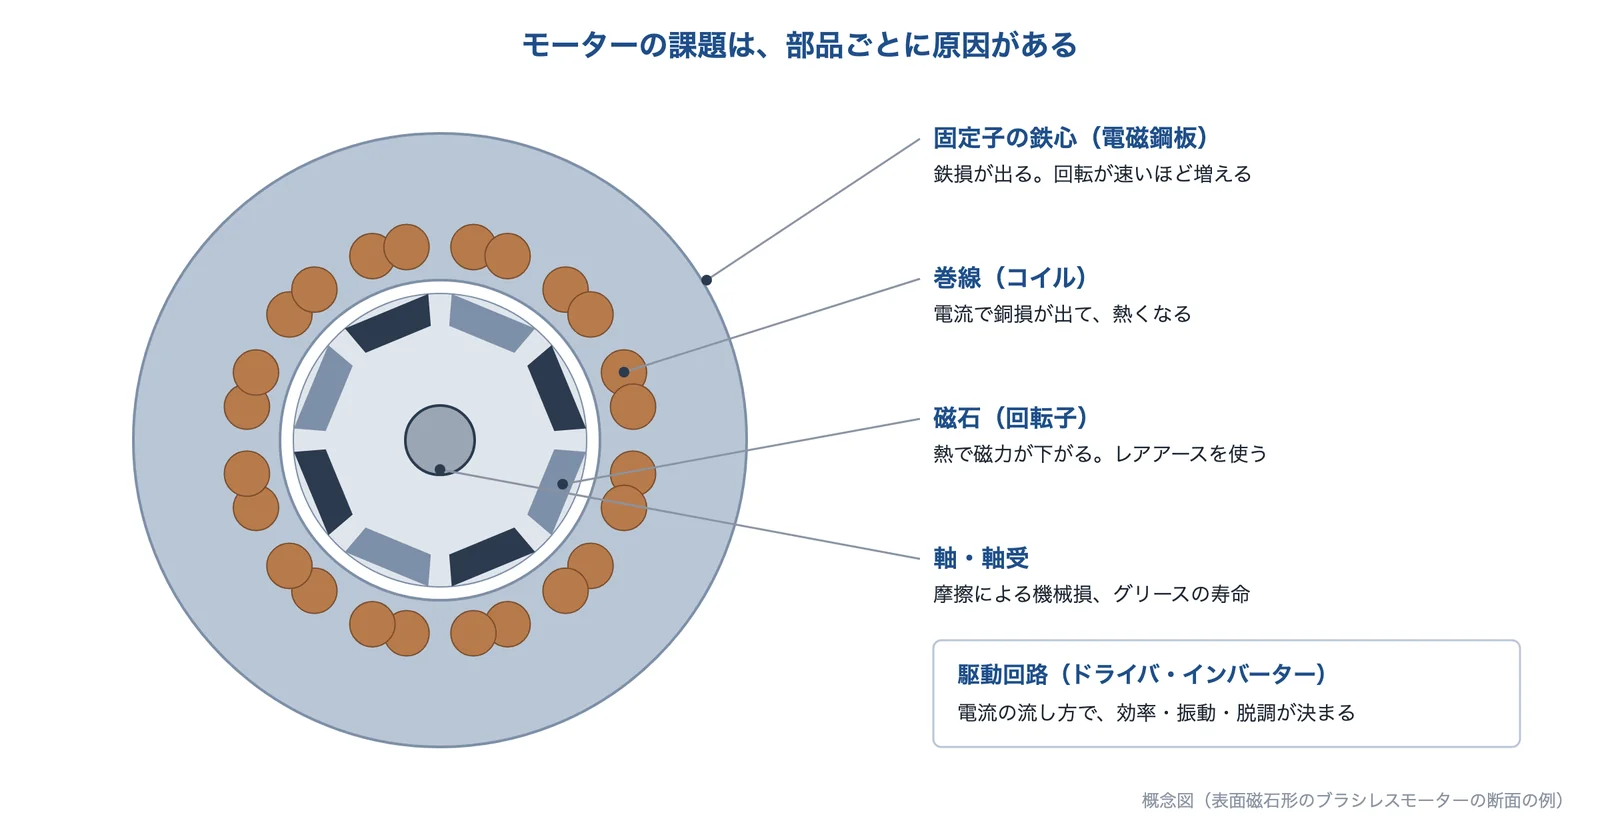
AI(Claude)で作成
| 課題 | 何が起きているか | 主に効く技術 |
|---|---|---|
| モーターの損失を減らしたい | 損失の大部分は銅損と鉄損。回転が速いほど鉄損の割合が増える | 電磁鋼板、駆動制御 |
| 小型のまま出力を上げたい | 小さくするとトルクが落ちる。回転数で補うと鉄損が増え、出力を上げると発熱が増える | 磁石、熱対策 |
| ステッピングモーターが脱調する | 負荷や加減速に対してトルクが足りず、パルスに追いつけなくなる | 駆動制御 |
| レアアースを使わずに作りたい | ネオジム磁石と、耐熱のための重希土類(Dy・Tb)は産地がかたよる | 磁石、電磁鋼板 |
出典:脱調レスステッピングモーターユニット ARシリーズの低損失化技術(RENGA No.170)|オリエンタルモーター、JFEスチールのHEV, EV用無方向性電磁鋼板の最近の進歩(JFE技報 No.52)|JFEスチール、第九回 ネオジム磁石を使う小型モータの高出力化の動向|ニデック、第9回 ステッピングモーターの誤動作|マブチモーターNPM、ネオジム磁石とは?特徴や課題、高性能化のポイント|プロテリアル
このほか、モーターを使う装置の課題として、「状態を検知したい」、「寸法・位置の精度を上げたい」、「軽くすると振動・騒音が増える」、「エアシリンダーを電動に置き換えたい」、「工場の電力を減らしたい」、「機械の異音の原因を突き止めたい」、「ロボットの関節を小さく軽くしたい」、「防爆エリアで電気機器を安全に使いたい」、「インバーター・電源の損失と発熱を減らしたい(SiC・GaN への置き換え)」、「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」も解説しています。
課題と技術のマトリクス
よくある課題に対して、どの技術が効くかをまとめました。記号の理由と出典は表の下にあります。
| よくある課題 | 電磁鋼板(鉄心材料) | 磁石(磁性材料) | 回路・電源設計(駆動制御) | 加熱・冷却(熱対策) | CAE(解析・最適化) |
|---|---|---|---|---|---|
| モーターの損失を減らしたい | ◎ | ◎ | △ | ○ | |
| 小型のまま出力を上げたい | ○ | ◎ | ◎ | ○ | |
| ステッピングモーターが脱調する | ◎ | ||||
| レアアースを使わずに作りたい | ◎ | ◎ | ○ | ○ | ○ |
◎:第一候補 ○:有効 △:条件によって有効 空欄:公開資料で直接の関係を確認できなかった組み合わせ。一般的な傾向で、効果を保証するものではありません。
記号の理由と出典
| 課題 | 技術 | 記号 | 理由と出典 |
|---|---|---|---|
| モーターの損失を減らしたい | 電磁鋼板(鉄心材料) | ◎ | 渦電流損は板厚の2乗に比例する。0.35 mm から 0.20 mm にすると、400 Hz の鉄損が 17.2 から 11.0 W/kg に下がる。ステッピングモーターでは最大損失の94%が鉄損だった例がある(出典:JFEスチールのHEV, EV用無方向性電磁鋼板の最近の進歩(JFE技報 No.52)|JFEスチール、脱調レスステッピングモーターユニット ARシリーズの低損失化技術(RENGA No.170)|オリエンタルモーター) |
| モーターの損失を減らしたい | 回路・電源設計(駆動制御) | ◎ | ステッピングモーターのユニットで、鉄損の低減(モーター損失73%減)とドライバの改良(ドライバ損失26%減)を合わせ、損失を最大67%減らした例がある。クローズドループでは電流を負荷に合わせて発熱を抑える(出典:脱調レスステッピングモーターユニット ARシリーズの低損失化技術(RENGA No.170)|オリエンタルモーター、脱調しないステッピングモーター PULSERVO特集|マブチモーターNPM) |
| モーターの損失を減らしたい | 加熱・冷却(熱対策) | △ | 冷却は損失そのものを減らすものではない。ただし巻線の抵抗は温度で変わるので、解析では温度の影響も見る(出典:第3回 モータ詳細設計の進め方|JMAG(JSOL)) |
| モーターの損失を減らしたい | CAE(解析・最適化) | ○ | 銅損・鉄損や回転数ごとの効率を、試作の前に計算して比べられる(出典:第3回 モータ詳細設計の進め方|JMAG(JSOL)) |
| 小型のまま出力を上げたい | 電磁鋼板(鉄心材料) | ○ | 小型化で落ちるトルクを回転数で補うと、高い周波数の鉄損が増える。薄い電磁鋼板は高速域の効率を上げる(出典:JFEスチールのHEV, EV用無方向性電磁鋼板の最近の進歩(JFE技報 No.52)|JFEスチール) |
| 小型のまま出力を上げたい | 磁石(磁性材料) | ◎ | 最大トルクは極対数・磁石の体積・磁石の強さ((BH)max)の積で決まる。ネオジム磁石は高温で磁力が下がるので耐熱の工夫が要る(出典:第九回 ネオジム磁石を使う小型モータの高出力化の動向|ニデック、ネオジム磁石とは?特徴や課題、高性能化のポイント|プロテリアル) |
| 小型のまま出力を上げたい | 加熱・冷却(熱対策) | ◎ | 出力を上げると発熱が増える。発熱が大きい高出力のモーターでは、水冷・油冷が使われる(出典:モータの冷却方法|ユニテック) |
| 小型のまま出力を上げたい | CAE(解析・最適化) | ○ | 磁界と熱をいっしょに解析して、磁石の温度や減磁のリスクを設計の早い段階で確かめられる(出典:モータ|JMAG(JSOL)) |
| ステッピングモーターが脱調する | 回路・電源設計(駆動制御) | ◎ | 脱調の対策として、高速に対応したモーターの採用、電圧を上げる、電流の調整、エンコーダで位置を見て補正するクローズドループが挙げられている。低速の振動(乱調)にはマイクロステップが使われる(出典:第9回 ステッピングモーターの誤動作|マブチモーターNPM、脱調しないステッピングモーター PULSERVO特集|マブチモーターNPM、2-4-3 ステッピングモータの特性|ニデック) |
| レアアースを使わずに作りたい | 電磁鋼板(鉄心材料) | ◎ | 磁石を弱くする・なくす分を鉄心で補う。フェライト磁石とアモルファスの鉄心で IE4 に適合させた 11 kW モーターの例がある(2012年発表)(出典:レアアースを用いない産業用11kW高効率永久磁石同期モーターを開発|日立製作所) |
| レアアースを使わずに作りたい | 磁石(磁性材料) | ◎ | 重希土類(Dy・Tb)を使わないネオジム磁石や、フェライト磁石で約102 kW を出す EV 用モーターの試作が公表されている(出典:EV駆動モーター用高性能重希土類フリーネオジム焼結磁石を開発|プロテリアル、「レアアースフリー」のEVモーター、フェライト磁石をプロテリアルが提案|日経クロステック) |
| レアアースを使わずに作りたい | 回路・電源設計(駆動制御) | ○ | 磁石を使わない同期リラクタンスモーターは、パワーエレクトロニクスの進歩で見直されている(2010年の解説)(出典:モータの基礎と永久磁石シリーズ(9)|ネオマグ) |
| レアアースを使わずに作りたい | 加熱・冷却(熱対策) | ○ | レアアースを使わない EV 用の同期リラクタンスモーター(主駆動用はフェライト磁石を補助的に使う)で、冷却油に浸す構造でコイルの発熱の増加を抑えた例がある(出典:レアアースフリーで資源リスクを低減する新型モーターを開発|アステモ) |
| レアアースを使わずに作りたい | CAE(解析・最適化) | ○ | フェライト磁石とアモルファスの鉄心の特性をふまえ、三次元の磁界解析・熱解析で設計した例がある(2012年発表)(出典:レアアースを用いない産業用11kW高効率永久磁石同期モーターを開発|日立製作所) |
表が画面に収まらないときは、横にスクロールできます。
主な解決技術
モーターの課題を解決する代表的な技術です。技術ごとに、しくみと効き方を下で説明します。
| 技術 | 概要 | 解決できる課題 |
|---|---|---|
| 電磁鋼板(鉄心材料) | 薄く・電気を通しにくい鋼板で鉄損を減らす | モーターの損失を減らしたいレアアースを使わずに作りたい |
| 磁石(磁性材料) | 強い磁石でトルクを上げる。重希土類を減らす・使わない磁石もある | 小型のまま出力を上げたいレアアースを使わずに作りたい磁石の減磁を防ぎたい |
| 回路・電源設計(駆動制御) | ドライバ・インバーターの電流の流し方で、効率・振動・脱調を改善する | ステッピングモーターが脱調するモーターの損失を減らしたい |
| 加熱・冷却(熱対策) | 巻線と磁石の温度を上限の内側に保つ | 小型のまま出力を上げたい |
| CAE(解析・最適化) | 磁界と熱を計算し、試作の前に性能と温度を確かめる | 小型のまま出力を上げたいレアアースを使わずに作りたい |
電磁鋼板(鉄心材料):薄くして鉄損を減らす
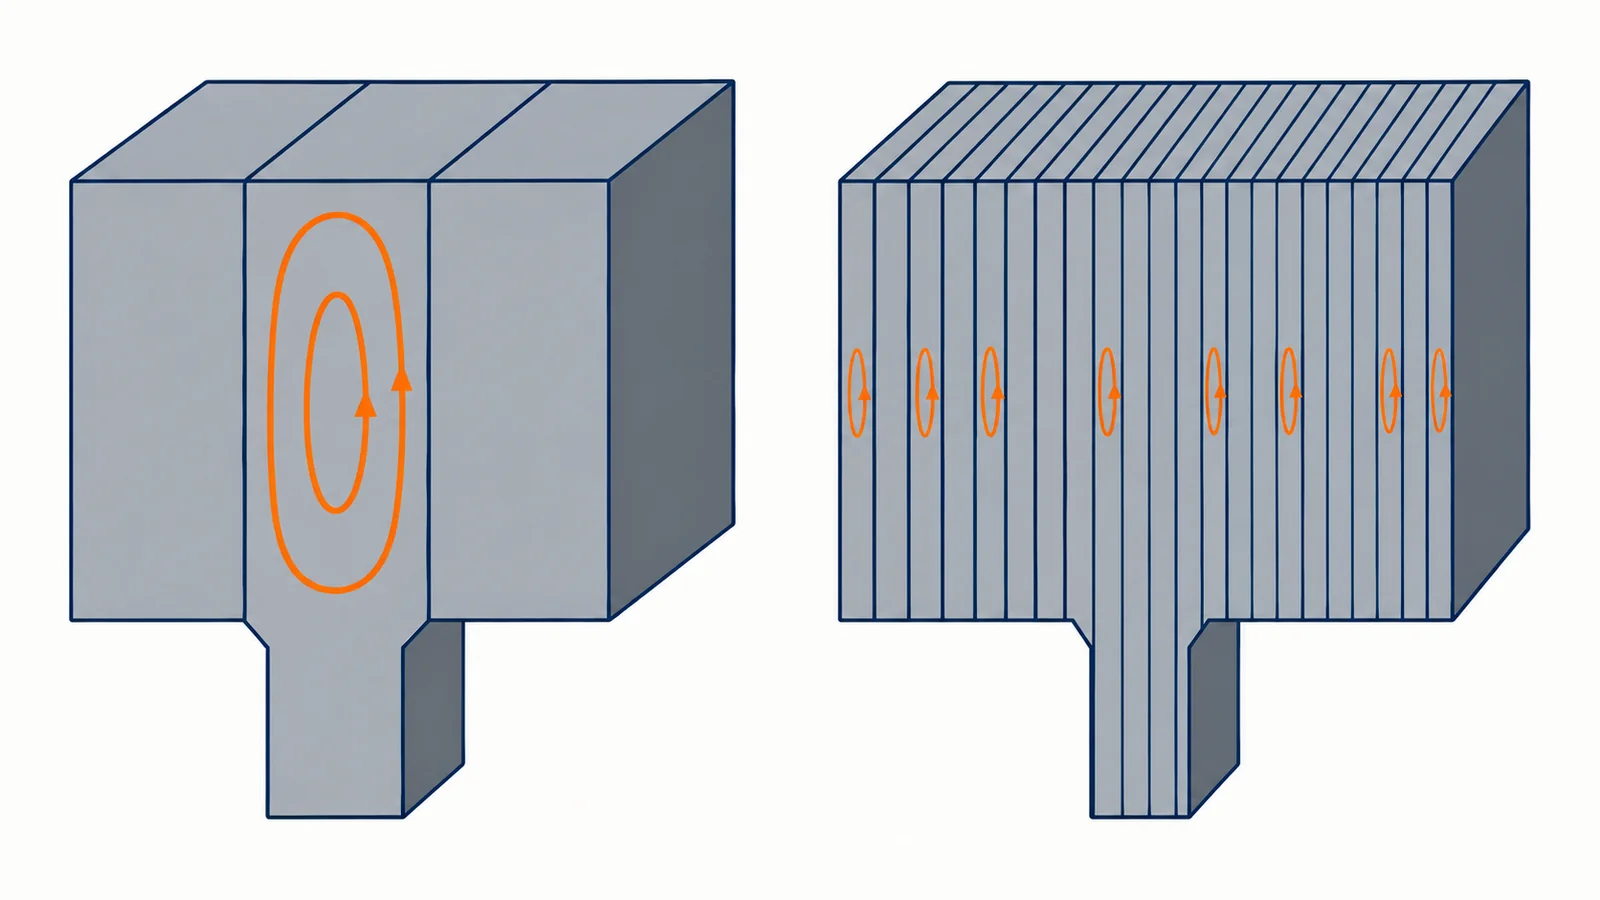
鉄心の中で磁束が変わると、鉄損(ヒステリシス損と渦電流損)が出ます。渦電流損は板厚の2乗と周波数の2乗に比例するので、回転が速い(周波数が高い)ほど、薄い電磁鋼板が効きます。JFE スチールの例では、0.35 mm の材料から 0.20 mm の材料にすると、1.0 T・400 Hz の鉄損が 17.2 から 11.0 W/kg に下がります。インバーターで駆動すると、正弦波で励磁したときより鉄損が大きく、板厚による差も大きくなると報告されています。
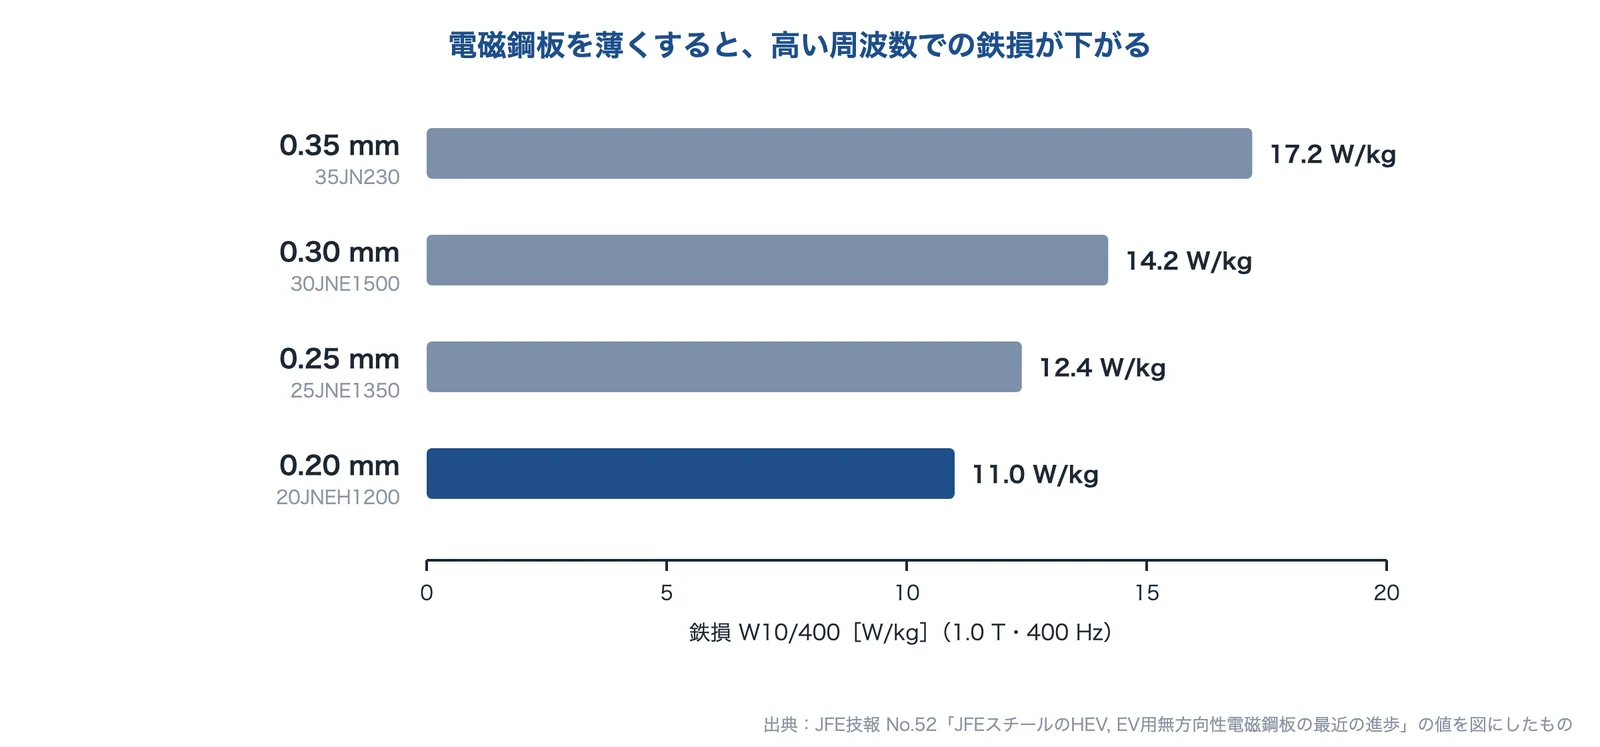
AI(Claude)で作成
出典:JFEスチールのHEV, EV用無方向性電磁鋼板の最近の進歩(JFE技報 No.52)|JFEスチール、無方向性電磁鋼板の鉄損に及ぼすインバータ励磁の影響(JFE技報 No.52)|JFEスチール
磁石(磁性材料):強さと、熱・資源のバランス
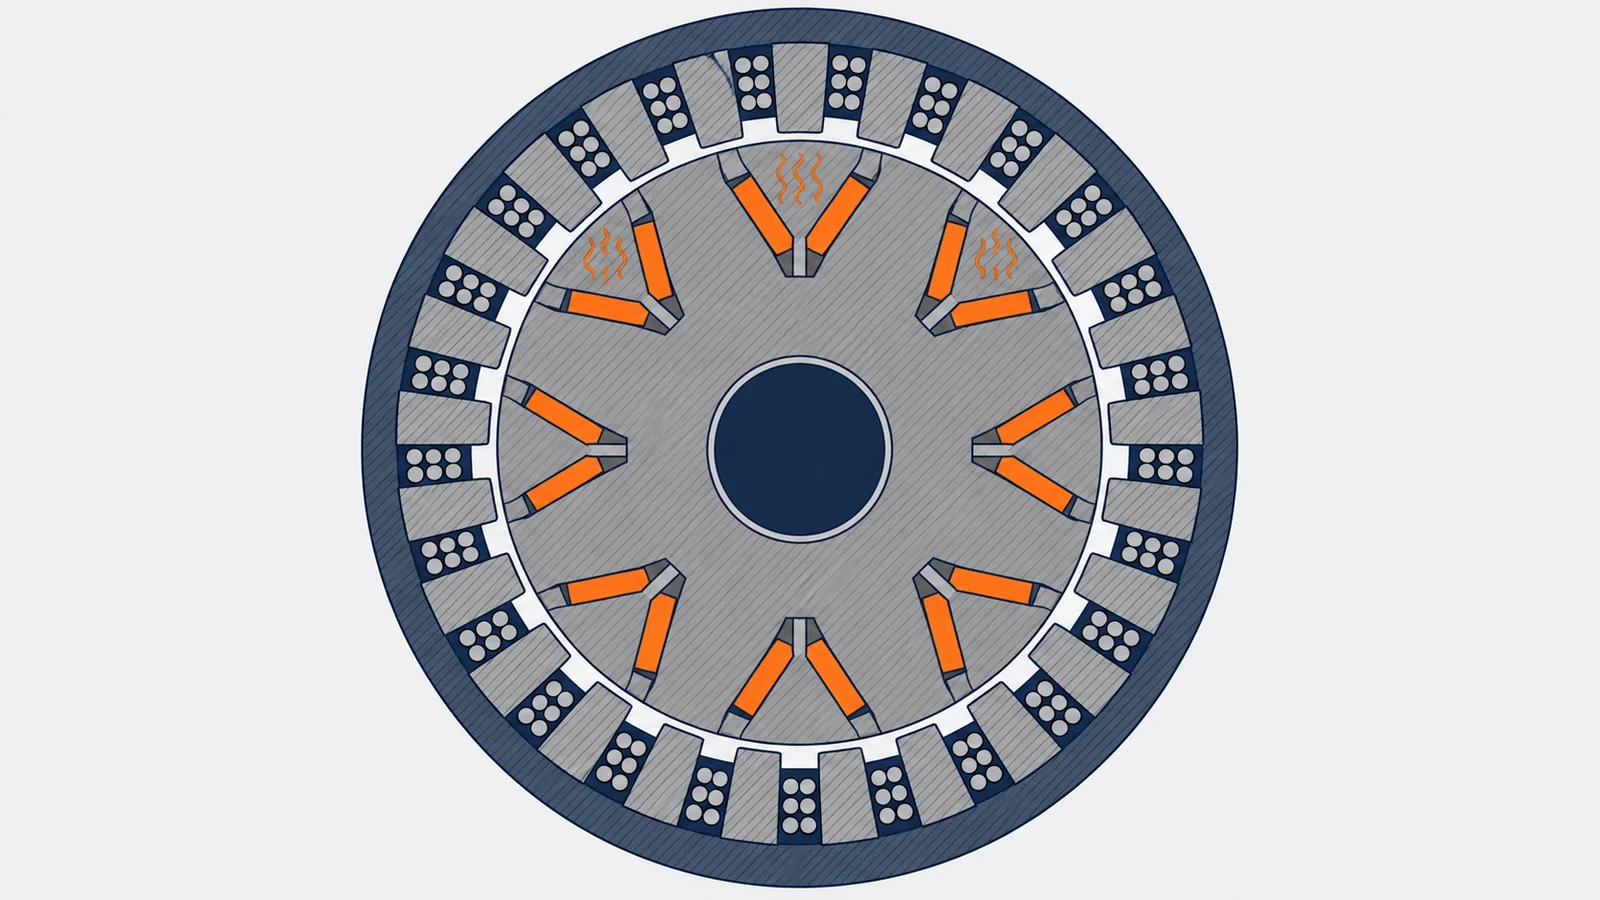
ネオジム磁石は、プロテリアルが「実用化されている最も強力な磁石」と説明する磁石で、モーターのトルクと小型化を支えています。ただし温度が上がると磁力が下がる(熱減磁)ため、耐熱が要る用途では重希土類(Dy・Tb)を加えます。相模化学金属は、ネオジム磁石の使用温度の目安を通常 80℃以下、Dy・Tb を加えた品で最大約 200℃ としています。重希土類は産地がかたよるため、結晶の粒の境界にだけ拡散させて使用量を減らす方法(プロテリアルは、従来の粒界拡散法と比べてテルビウムを約1/5 にできると記載)や、重希土類を使わない磁石の開発が進んでいます。
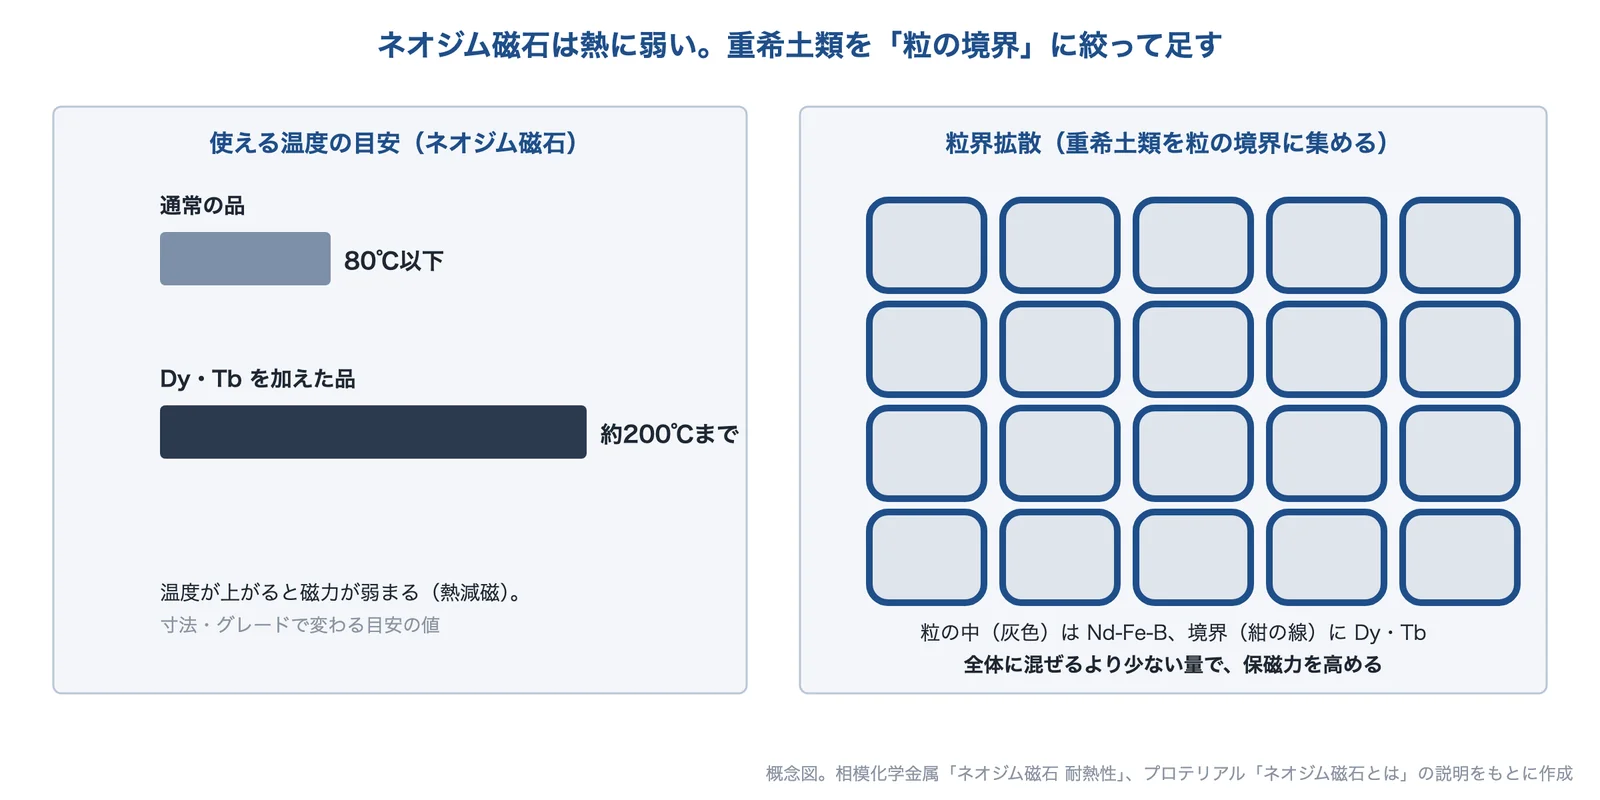
AI(Claude)で作成
出典:ネオジム磁石とは?特徴や課題、高性能化のポイント|プロテリアル、ネオジム磁石 耐熱性|相模化学金属、EV駆動モーター用高性能重希土類フリーネオジム焼結磁石を開発|プロテリアル
回路・電源設計(駆動制御):電流の流し方で決まること
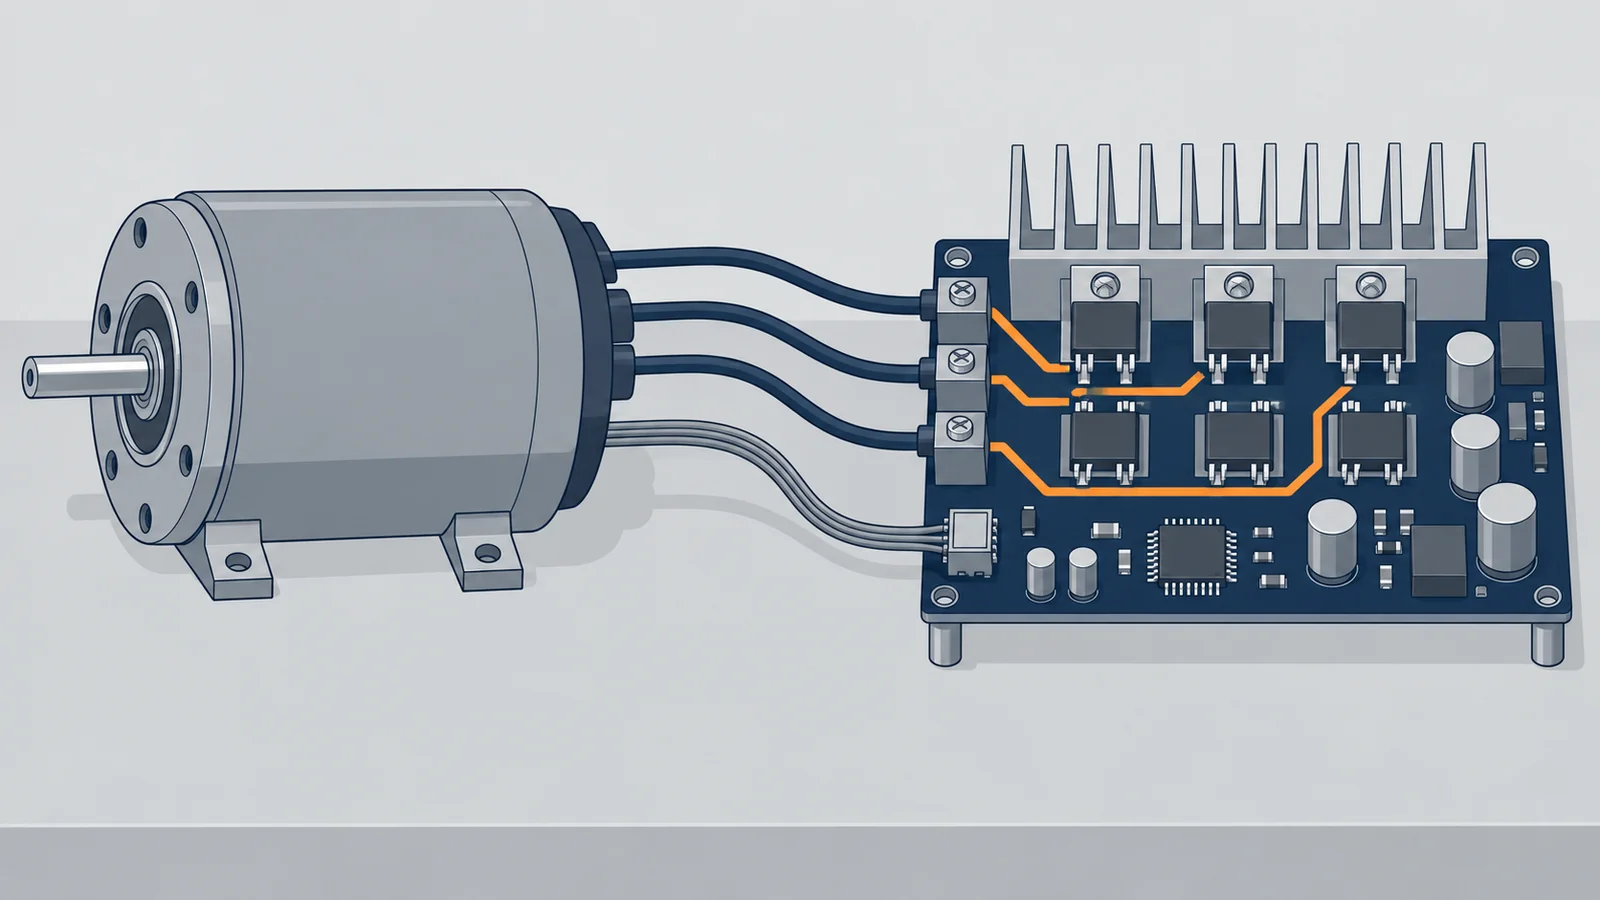
ブラシレスモーターは、ドライバ(インバーター回路)が電流の向きを切り替えて回します。ステッピングモーターは、速く回すほど巻線に電流が流れにくくなり、出せるトルクが下がります。必要なトルクがこの曲線を超えると、パルスに追いつけず脱調します。脱調の対策には、高速に対応したモーターを使う、電圧を上げる・電流を調整する、エンコーダで位置を見て補正するクローズドループにする、などがあります。低速で起きやすい振動(乱調)には、細かく刻むマイクロステップが使われます。
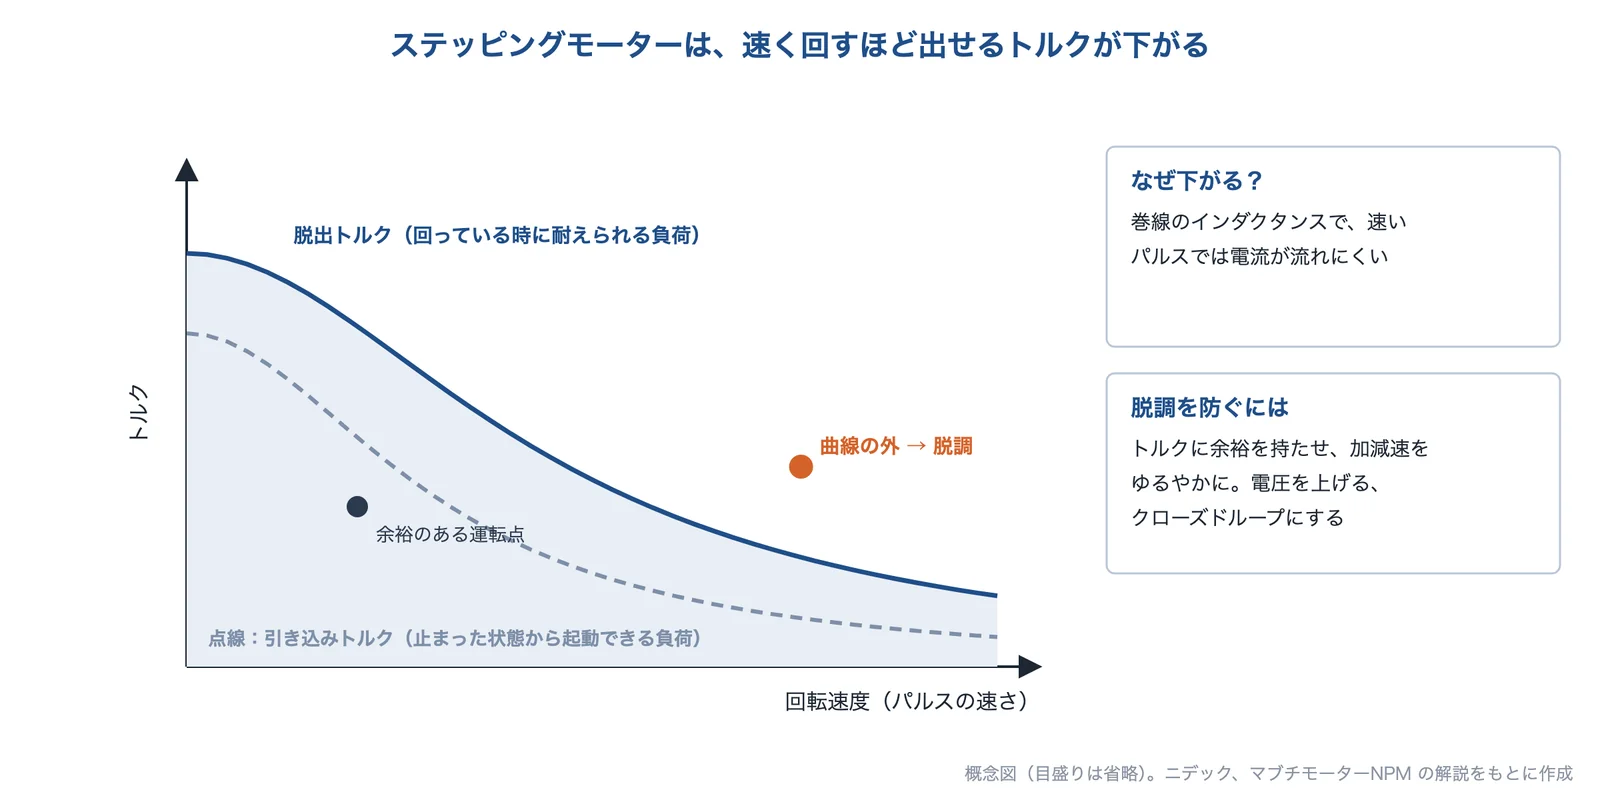
AI(Claude)で作成
脱調の症状の見分け方と対策は、課題ページ「ステッピングモーターが脱調する」で詳しく解説しています。
出典:ブラシレスDCモーターとは?特徴・構造・駆動制御・用途を解説|ミネベアミツミ、2-4-3 ステッピングモータの特性|ニデック、第9回 ステッピングモーターの誤動作|マブチモーターNPM、脱調しないステッピングモーター PULSERVO特集|マブチモーターNPM
加熱・冷却(熱対策):巻線と磁石の温度を守る
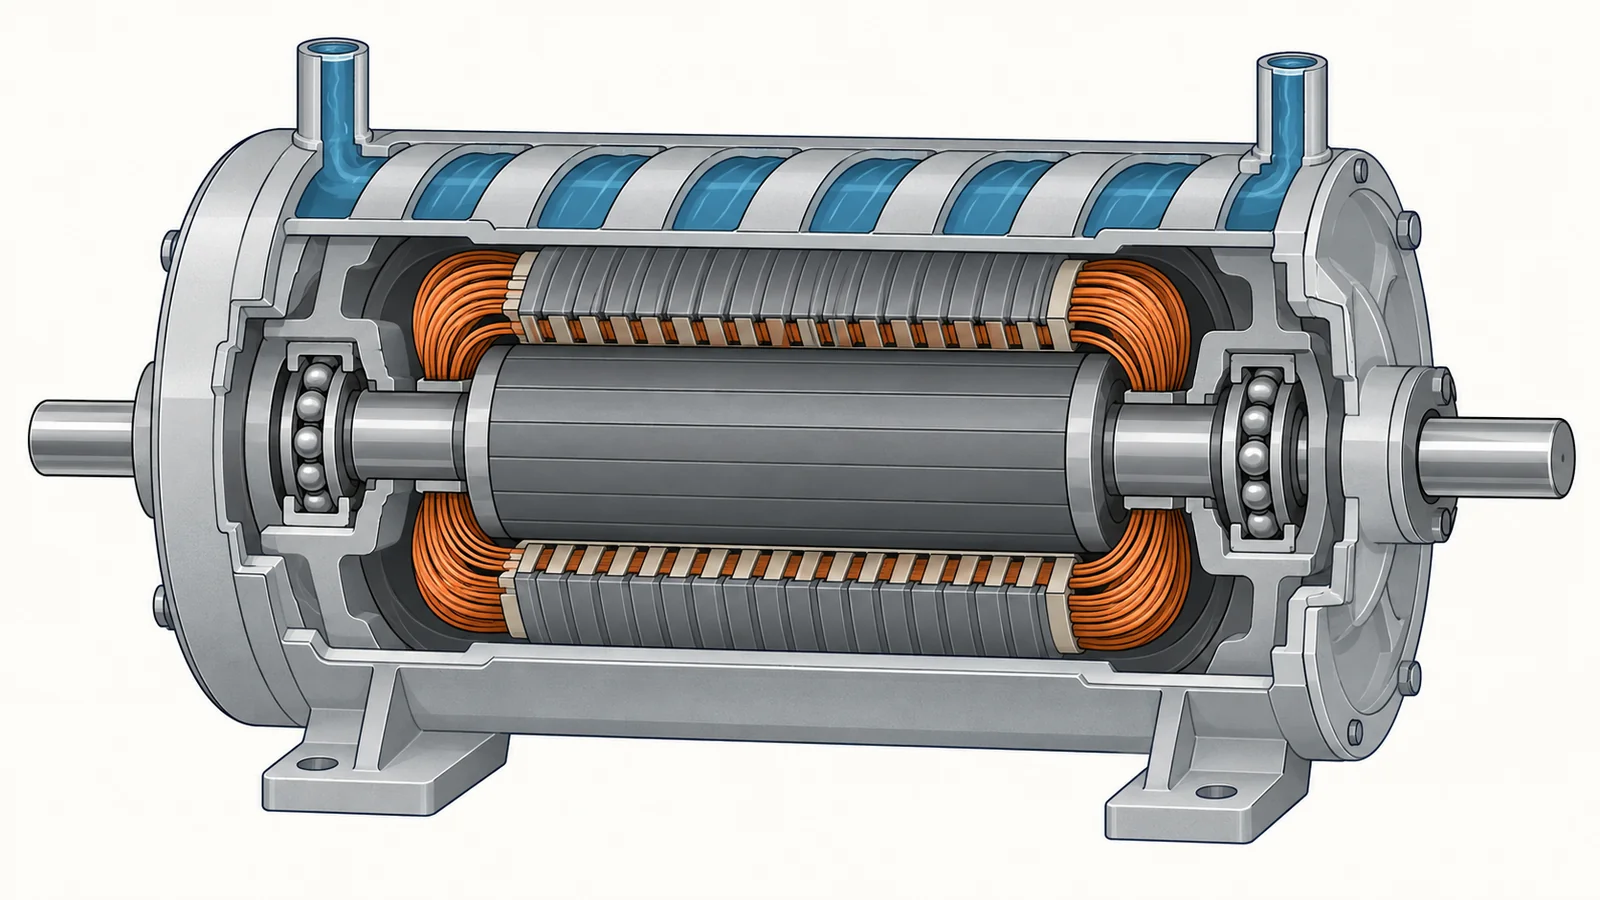
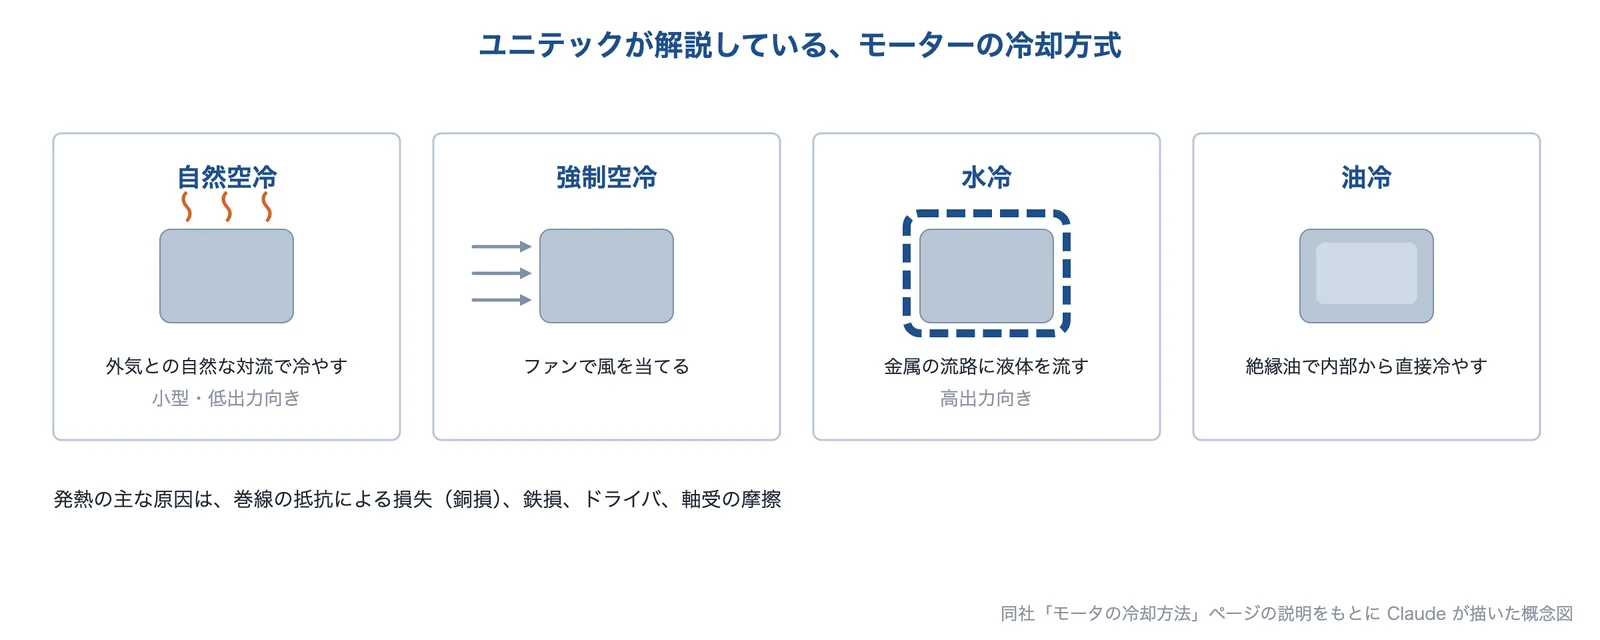
モーターの巻線の絶縁物には耐熱クラスがあり、クラスごとに使える温度の上限が決まっています(JIS C 4003:E 120℃、B 130℃、F 155℃、H 180℃ など)。一般用の三相誘導電動機では、周囲温度 40℃以下で、0.75〜37 kW の巻線の温度上昇の限度が E 75 K、B 80 K、F 105 K とされています(JIS C 4210、抵抗法)。ステッピングモーターでは、巻線 130℃以下(クラス B)、ケース中央 100℃以下を目安にする例があります。冷却方式には、自然空冷、ファンによる強制空冷、水冷、油冷があり、水冷や油冷は、出力が高く発熱が大きい EV 用などの特殊な場合に使われる方式だと解説されています。
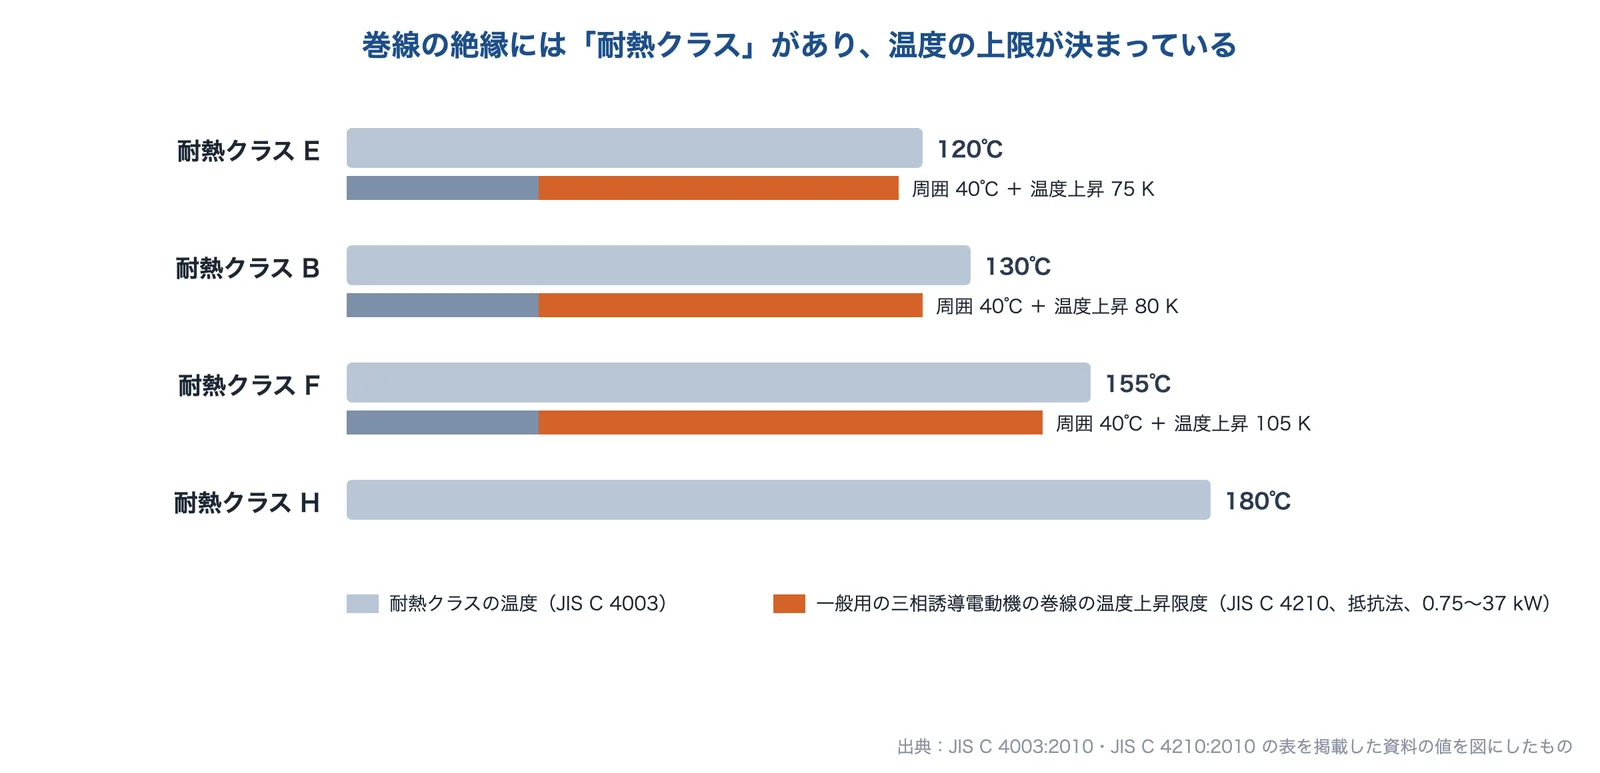
AI(Claude)で作成
出典:耐熱クラスと温度上昇限度(JIS C 4003:2010・JIS C 4210:2010 の表)|eng-book 掲載資料、技術セミナーテキスト ステッピングモーターの基礎から使い方まで|オリエンタルモーター、モータの冷却方法|ユニテック
CAE(解析・最適化):試作の前に性能と温度を確かめる
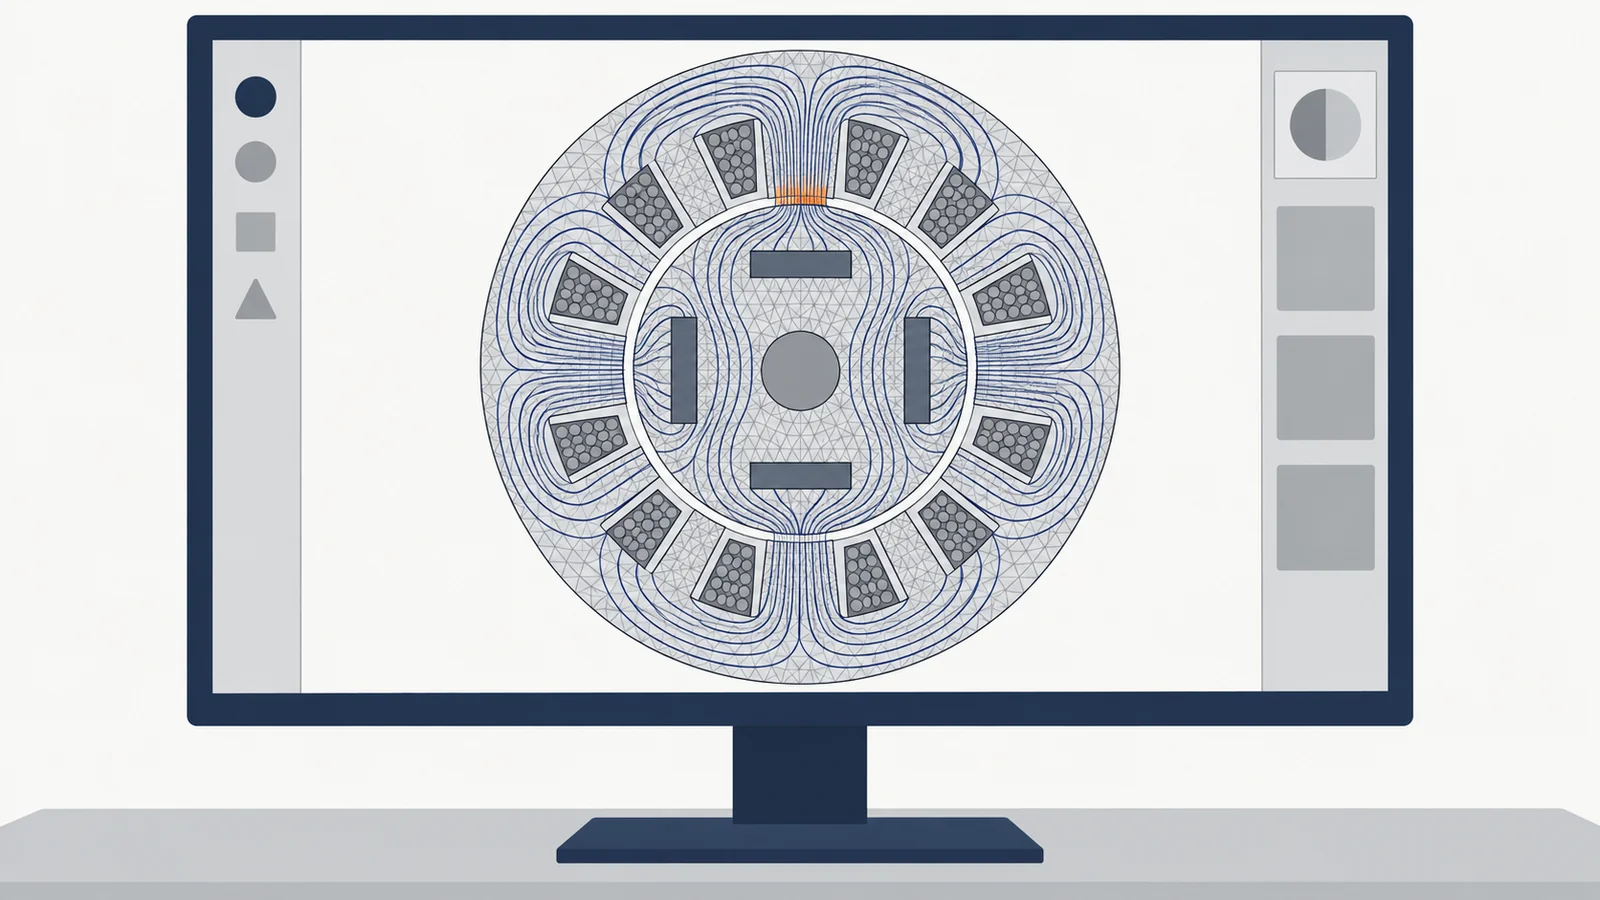
電磁界解析(有限要素法)では、トルク、コギングトルク、銅損・鉄損、回転数ごとの効率、磁石の減磁のリスクなどを、作る前に計算できます。損失は温度を上げ、温度は巻線の抵抗と磁石の強さを変えるため、磁界と熱をいっしょに解析して設計を詰めていきます。解析の条件の正しさと、実機とのずれを理解しておくことが大切だと解説されています。
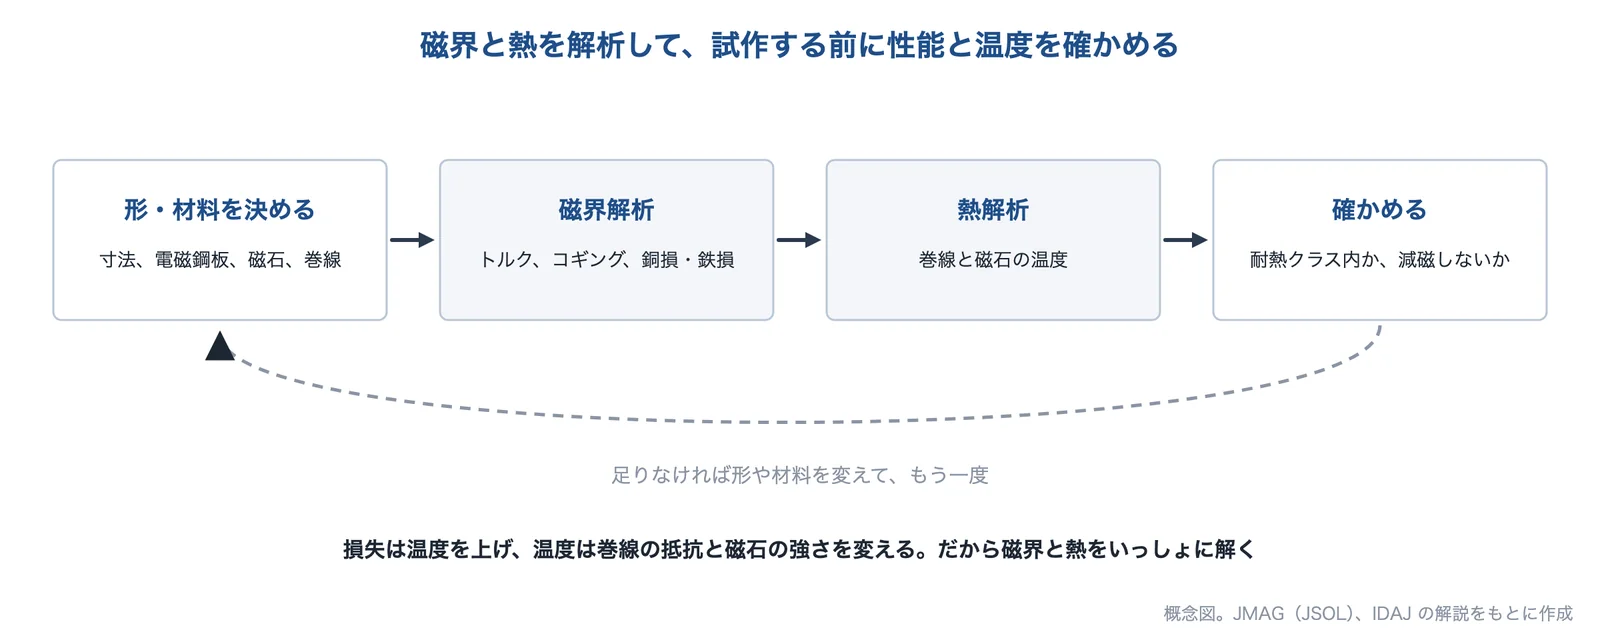
AI(Claude)で作成
出典:モータ|JMAG(JSOL)、第3回 モータ詳細設計の進め方|JMAG(JSOL)、モータの設計シーンに対応した電磁界解析の活用方法(その1)|IDAJ
種類と特徴
代表的なモーターの種類と特徴です。何を制御したいか(速度か、位置か)と、使える電源で選ぶ種類が変わります。
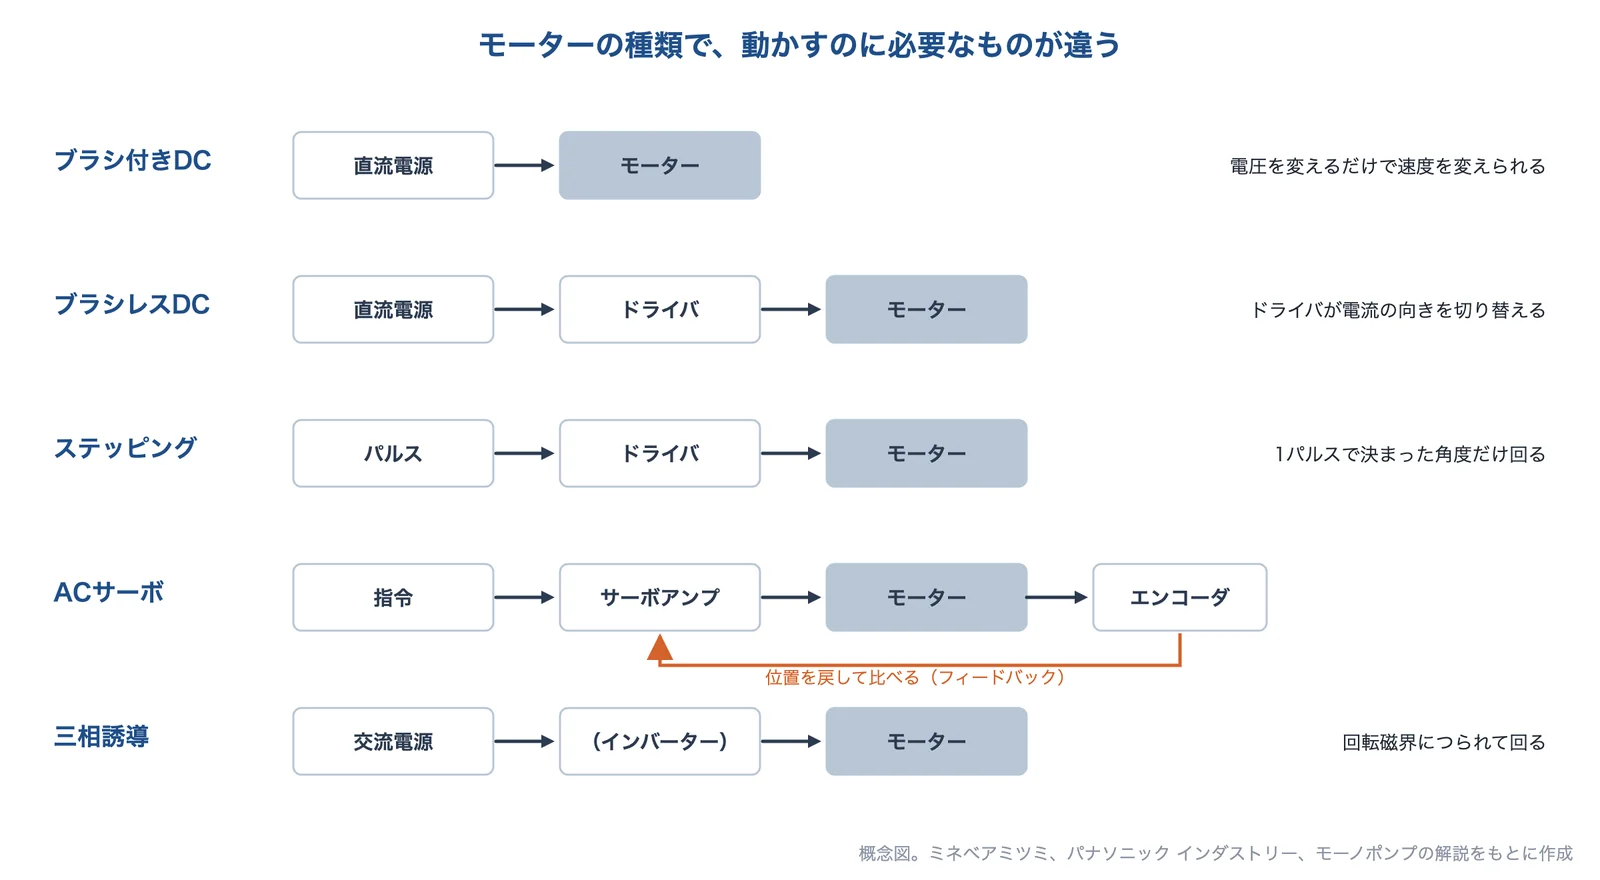
AI(Claude)で作成
| 項目 | ブラシ付きDC | ブラシレスDC | ステッピング | ACサーボ | 三相誘導 |
|---|---|---|---|---|---|
| しくみ | ブラシと整流子で電流の向きを切り替える | ドライバ(インバーター回路)で電流の向きを切り替える | パルス1つで決まった角度だけ回る | エンコーダで位置・速度を測り、アンプがずれを直す | 交流の回転磁界につられて回転子が回る |
| 得意な用途 | 紙送り、玩具など単純な動き | 空調・家電、プリンター、工場設備、自動車部品 | 3Dプリンター、半導体製造装置、医療機器 | 高精度な位置決め・追従 | ポンプ、ファンなど汎用の動力 |
| メリット | 構造が単純で安い。電圧を変えるだけで速度を変えられる | 寿命が長く、静かで効率がよい。低速から高速まで安定 | エンコーダなしで位置決めでき、システムが簡単 | 位置・速度・トルクを高精度に制御できる | 構造が丈夫で、汎用の動力として広く使われる |
| 留意点 | ブラシが摩耗し、交換が要る。ノイズが出る | 専用のドライバが要り、導入コストが高い | 高速でトルクが下がる。脱調・振動 | コストが高く、機構が複雑 | 直入れ始動では定格の6〜8倍の電流が流れる |
出典:ブラシ付DCモーターとは?原理・種類・メリット・選定を解説|ミネベアミツミ、ブラシレスDCモーターとは?特徴・構造・駆動制御・用途を解説|ミネベアミツミ、ステッピングモーターの仕組み・種類・制御・用途|ミネベアミツミ、サーボモータはどのようなモータ?|パナソニック インダストリー、サーボモータとは|ナブテスコ、三相交流かご形誘導モーターの原理・構造と運転特性|兵神装備(モーノポンプ)、JFEスチールのHEV, EV用無方向性電磁鋼板の最近の進歩(JFE技報 No.52)|JFEスチール
効率クラス(IE コード)とトップランナー制度
三相誘導電動機などの効率は、IEC 60034-30-1 の効率クラス(IE1〜IE4)で比べられます。4極・50 Hz・15 kW の最低効率は、IE1 88.7%、IE2 90.6%、IE3 92.1%、IE4 93.9% です。日本では2015年4月から、産業用の三相誘導電動機(0.75〜375 kW など)にIE3 相当のトップランナー基準が適用されています。産業用のモーターをすべて IE3 にすると、年間155億 kWh(国内の消費電力量の約1.5%)の削減が見込まれると説明されています。
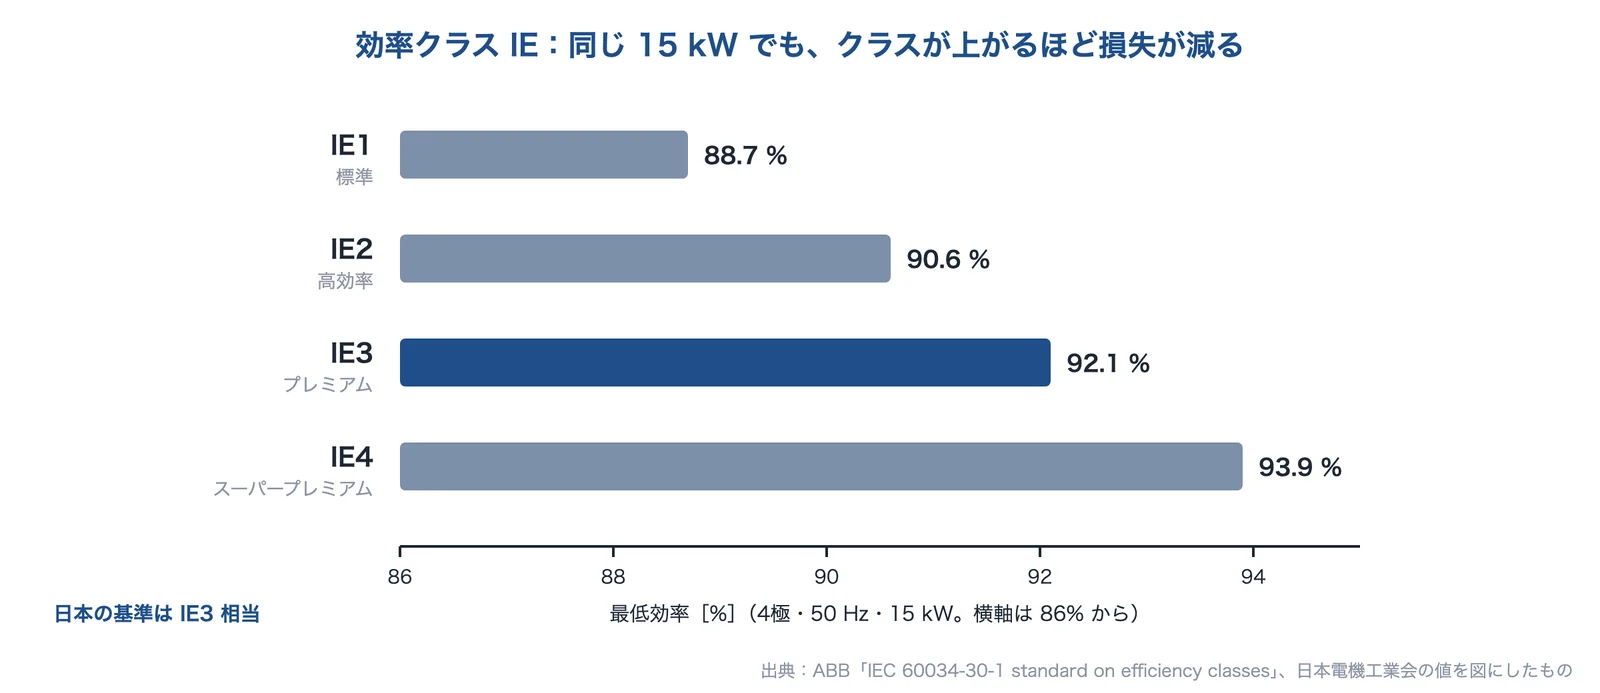
AI(Claude)で作成
出典:IEC 60034-30-1 standard on efficiency classes for low-voltage AC motors|ABB、トップランナーモータ 2015年度スタート!!|日本電機工業会、トップランナーモータが2015年度からスタートします。|J-Net21(中小企業基盤整備機構)
選ぶときに確かめること
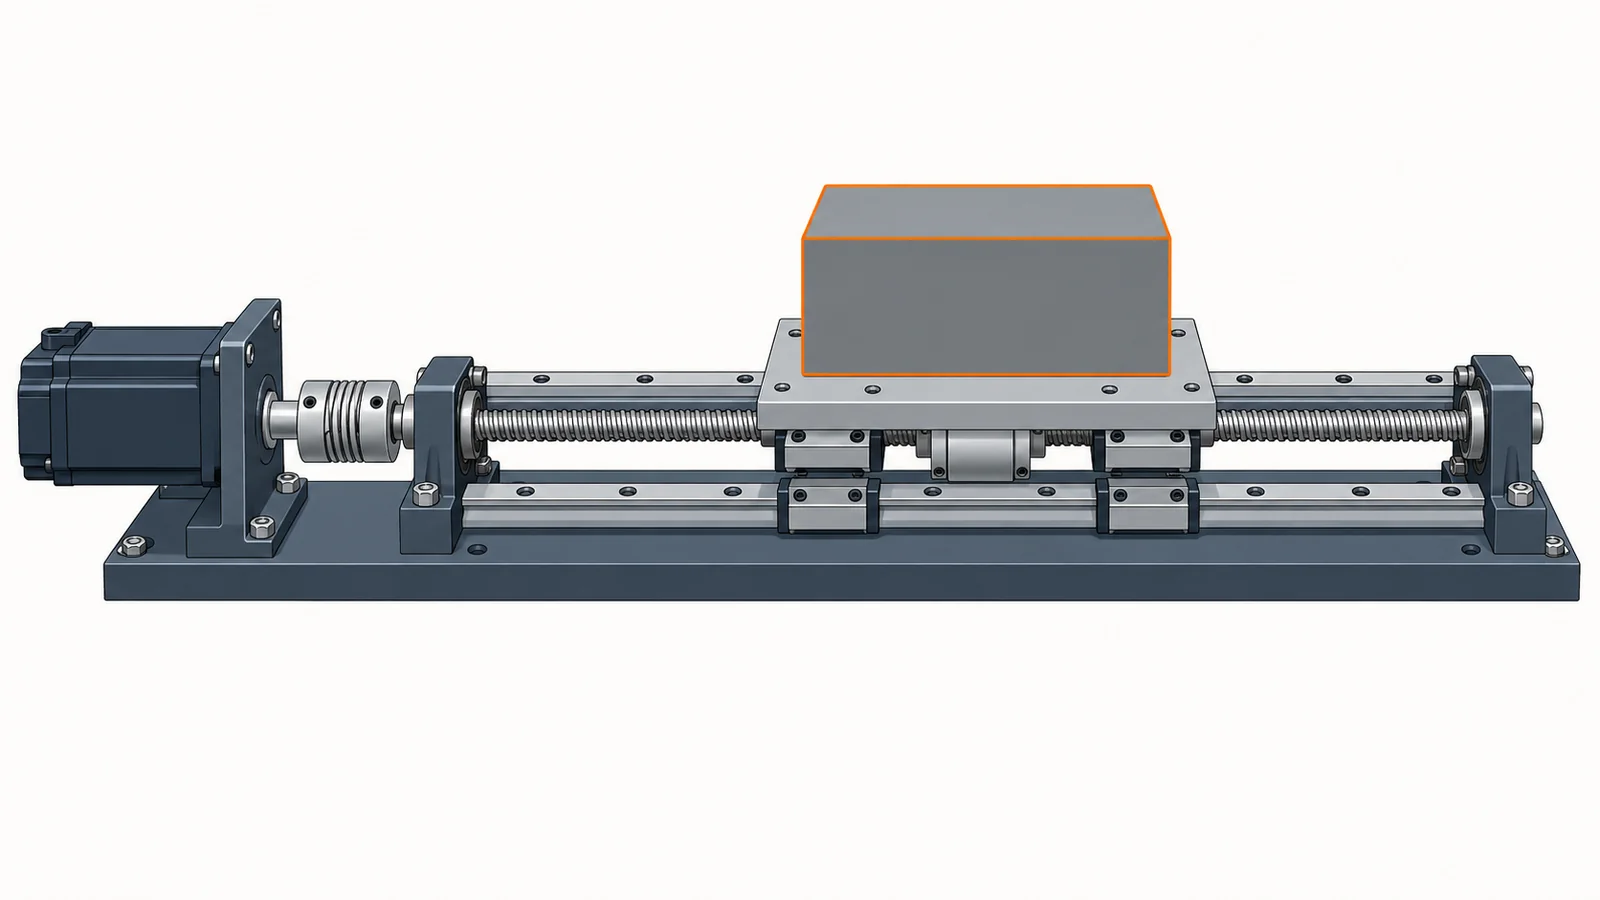
モーターは、必要なトルクと回転数を、カタログのトルク特性図の内側に置けるかで選びます。加速するときは、負荷のトルクに加速のためのトルクが足されます。
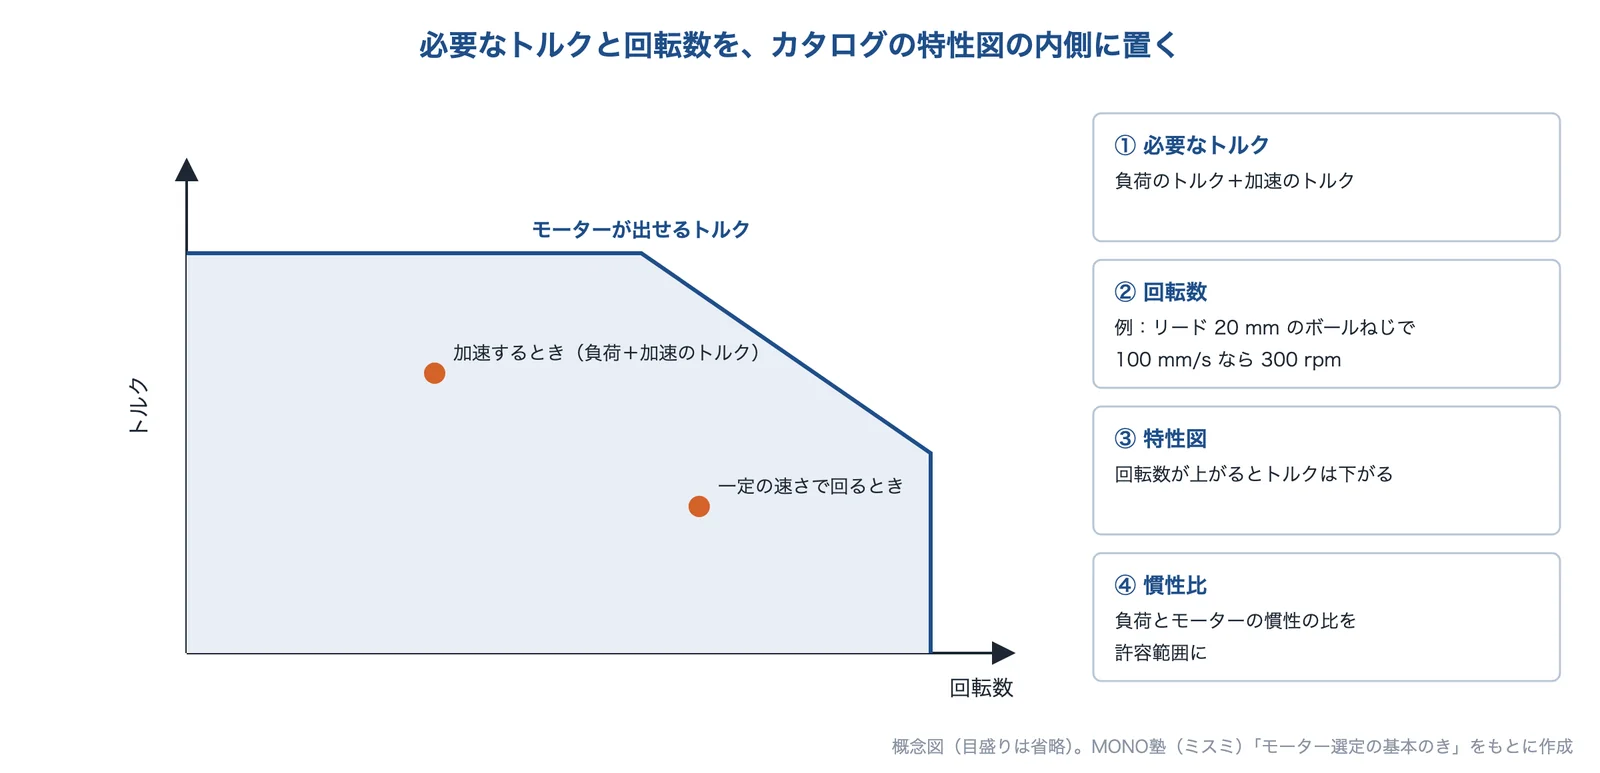
AI(Claude)で作成
- トルク:負荷のトルク+加速のトルク。サーボでは定格トルク・瞬時最大トルク・実効トルクも
- 回転数:機構から換算する(例:リード 20 mm のボールねじで 100 mm/s なら 300 rpm)
- 慣性比:負荷とモーターの慣性の比が大きすぎると、動きが不安定になり、振動や行き過ぎが出る
- 使い方:連続で回すか、動かしたり止めたりをくり返すか(定格の種類)
- 寸法・取付:装置に収まるか、取付方法
- 電源と制御:直流か交流か、電圧、制御したいもの(位置・速度・トルク)とドライバ
- 使用環境:温度・湿度・振動、保護の等級(IP44 など)
- 寿命・信頼性:巻線の耐熱クラス、軸受、ブラシの有無
出典:モーター選定の基本のき|4つのポイントを押えよう|MONO塾、サーボモータの選定|パナソニック インダストリー、技術セミナーテキスト ステッピングモーターの基礎から使い方まで|オリエンタルモーター、モーターの保護方式と冷却方式、耐熱クラスについて|兵神装備(モーノポンプ)
企業紹介(モーター技術)
モーターの技術を持つ企業を、得意分野が重ならないように選びました。内容は各社の公式サイトで確認できる範囲です。各社の得意分野は、次の早見表のとおりです。
| 企業 | 電磁鋼板・ 鉄心 | 磁石 | 駆動制御 | 熱対策 | CAE | モーター 本体 |
|---|---|---|---|---|---|---|
| 松山精機積層鉄心の加工 | ● | |||||
| 相模化学金属ネオジム磁石 | ● | |||||
| サーボランドサーボドライバ | ● | |||||
| ユニテックカスタムモーター | ● | ● | ||||
| IDAJ磁界・熱の解析 | ● | |||||
| コアレスモータコアレスブラシレス | ● | ● |
●は、各社の公式サイトで確認できた得意分野です(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
松山精機株式会社|モーターコア(積層鉄心)の試作・加工
松山精機とは
大阪府豊中市の会社で、1971年に創業、1981年に法人化しました。ワイヤカット放電加工機やレーザー加工機を使い、モーターのコア(積層した鉄心)を作っています。
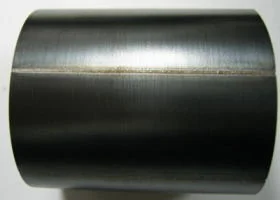
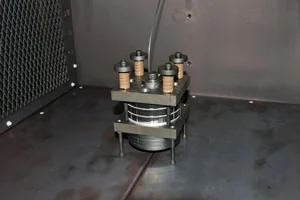
左:レーザー溶接で積層したコア、右:電気炉による接着積層(出典:積層(溶接・カシメ・接着)|松山精機)
松山精機の得意技術
| 技術 | 内容 |
|---|---|
| レーザー溶接積層 | YAG レーザーとファイバーレーザー(出力 1 kW)で溶接して積層する。細いビードで深く溶け込み、熱による歪みや変形がほとんどないと同社は説明 |
| カシメ積層・接着積層 | カシメで留める方法と、接着コート材を使い電気炉で接着する方法にも対応 |
| 電磁鋼板の在庫 | JFE スチール・日本製鉄の電磁鋼板の銘柄を保有材料として公開している |
松山精機が解決できる課題
- 試作のモーターコアを、少ない数で作りたい
- 積層の方法(溶接・カシメ・接着)を比べて選びたい
- EV・HEV 用の大きなコアを溶接で積層したい
公開されている実績・用途
- EV や HEV 用の大型コアでも溶接強度に問題はない、と同社は記載している
出典:会社概要|松山精機、積層(溶接・カシメ・接着)|松山精機、保有材料|松山精機
株式会社相模化学金属|重希土類を使わないネオジム磁石
相模化学金属とは
神奈川県相模原市の会社で、1968年に設立されました。希土類磁石の製造・販売と、磁気を応用した製品の開発を行っています。
相模化学金属の得意技術
| 技術 | 内容 |
|---|---|
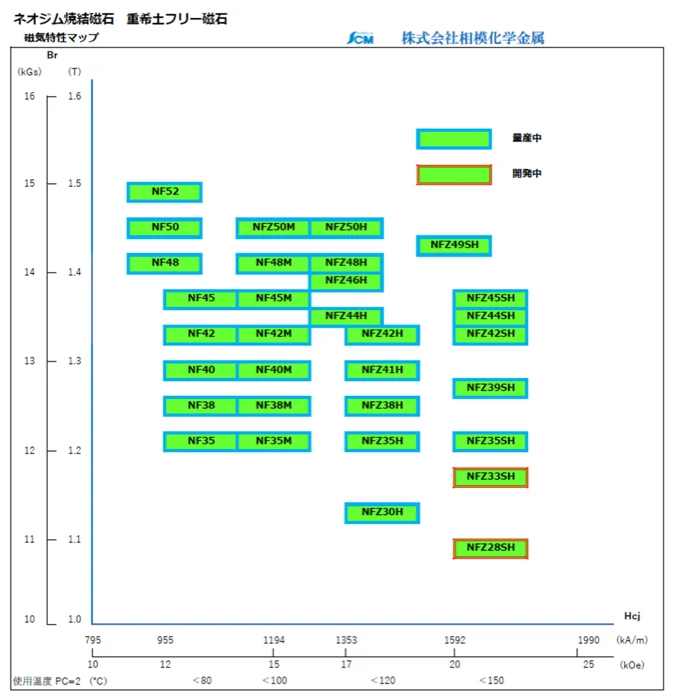
| 重希土フリーのネオジム磁石 | 重希土類(Dy・Tb)を含まずに保磁力を保つ材料。H 材は約 120℃、SH 材は約 140℃ までの使用を想定したもの |
| 耐熱の解説 | ネオジム磁石の使用温度の目安(通常 80℃以下、Dy・Tb 添加で最大約 200℃)を公開している |
相模化学金属が解決できる課題
- 重希土類を減らして、磁石の調達リスクを下げたい
- 使う温度に合う耐熱のネオジム磁石を選びたい
出典:会社概要|相模化学金属、重希土フリー材|相模化学金属、ネオジム磁石 耐熱性|相模化学金属
サーボランド株式会社|サーボドライバと周波数応答解析
サーボランドとは
神奈川県相模原市の会社で、1969年に設立されました。創業以来、モータードライバやコントローラーなどのサーボ製品を中心に手がけています。
サーボランドの得意技術
| 技術 | 内容 |
|---|---|
| 汎用サーボドライバ MOVO | リニアモーター・回転モーター・DC モーターに対応し、位置・速度・トルクを制御する |
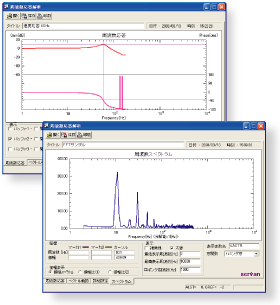
| 周波数応答解析 | オプションのツールで、ボード線図・ベクトル軌跡・FFT によるスペクトル解析を、高価な外部の計測器なしで行える |
| ノッチフィルタの評価 | 仮想モーターの機能で、ノッチフィルタの効きを実機なしで試せる |
サーボランドが解決できる課題
- サーボの共振やゲインの調整を、測定器をそろえずに確かめたい
- 機械ができる前に、フィルタの設定を試しておきたい
出典:トップページ|サーボランド、会社情報|サーボランド、周波数応答解析|サーボランド
ユニテック株式会社|カスタムモーターと冷却の提案
ユニテックとは
東京都品川区の会社で、1999年に設立されました。用途に合わせたカスタムモーターの開発・製造を行っています。
AI(Claude)で作成
ユニテックの得意技術
| 技術 | 内容 |
|---|---|
| 発熱の原因の整理 | 発熱の主な原因として、巻線の抵抗による損失(銅損)、鉄損、ドライバ、軸受の摩擦を挙げている |
| 冷却方式の解説 | 自然空冷・強制空冷・水冷・油冷などを、モーターの種類に合わせて解説している |
| 冷却方法の提案 | モーターの使用条件に合わせた冷却方法を提案すると同社は記載 |
ユニテックが解決できる課題
- 小型モーターが熱くなる原因を整理したい
- 使い方に合う冷却方式を選びたい
株式会社IDAJ|モーターの磁界解析と熱の解析
IDAJとは
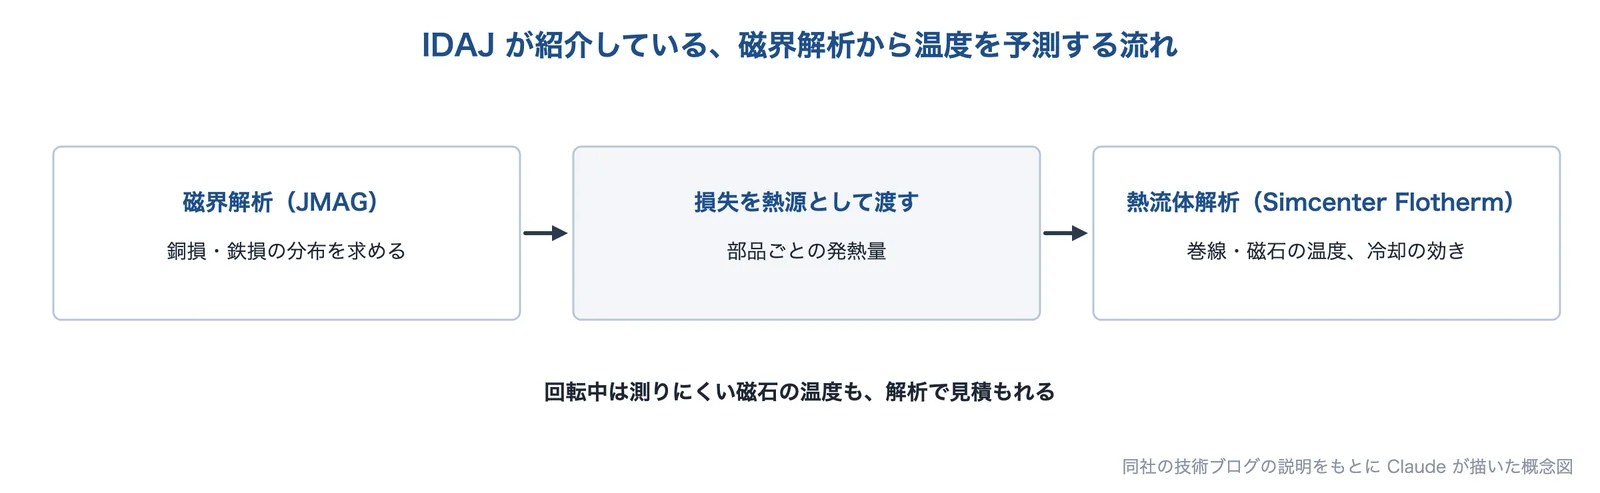
横浜市の CAE(解析)ソフトウェアとエンジニアリングサービスの会社です。モーターの設計に使う電磁界解析と、熱流体解析の活用方法を技術ブログで解説しています。
AI(Claude)で作成
IDAJの得意技術
| 技術 | 内容 |
|---|---|
| 設計の段階ごとの電磁界解析 | 概略設計・詳細設計・量産(ばらつき)の段階ごとに、JMAG による解析の使い方を解説している |
| 磁界と熱の連成 | 磁界解析で求めた銅損・鉄損を熱流体解析に渡し、温度を予測する |
| 詳細設計での確認 | コギングトルク、減磁、損失、磁気飽和、電磁力・騒音などを確認する |
IDAJが解決できる課題
- 試作の前に、損失と温度を予測したい
- 回転中は測りにくい磁石の温度を見積もりたい
出典:モータの設計シーンに対応した電磁界解析の活用方法(その1)|IDAJ、どうする!?モータの温度評価(その1)|IDAJ
コアレスモータ株式会社|鉄心のないブラシレスモーター
コアレスモータとは
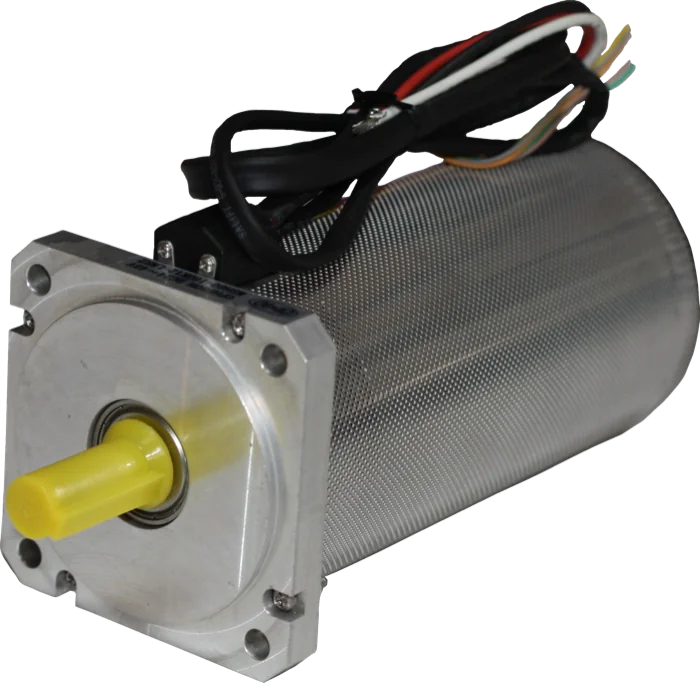
神奈川県大和市の会社で、2017年に設立されました。鉄心(コア)を使わないコアレスのブラシレスモーターと、その駆動用のドライバを手がけています。
コアレスモータの得意技術
| 技術 | 内容 |
|---|---|
| コアレスブラシレスモーター | 鉄心がないため、コギング(回転のひっかかり)がない |
| 小型・高出力 | 同社の比較で、標準型(CPH)は同じ体積で出力 1.8 倍・重量あたり 3.4 倍、パワーアップ型(CPHB)は同じ体積で 4.4 倍・重量あたり 5.0 倍 |
| 製品の例 | CPHB80H は 80×80×159 mm・2,600 g で、最大定格トルク 2.0 N·m、連続定格出力 890 W(48 V 時)。専用のドライバもそろえる |
比較の対象と条件は、同社ページのグラフで示されています。
コアレスモータが解決できる課題
- コギングをなくして、滑らかに回したい
- 軽く小さいまま出力を上げたい
出典:会社概要|コアレスモータ、コアレスブラシレスモーター|コアレスモータ
ほかの課題の記事で紹介した企業もあわせて、モーターの企業の一覧にまとめています。困りごと・技術・地方から探せます。
関連する分野・製品
モーターに関係する分野と製品のページです。
関連する記事・事例
- 課題解説:小型のまま出力を上げたい
- 課題解説:ステッピングモーターが脱調する
- 課題解説:状態を検知したい(モーター電流の解析など)
- 課題解説:寸法・位置の精度を上げたい(リニアモーターなど)
- 課題解説:軽くすると振動・騒音が増える
- 課題解説:エアシリンダーを電動に置き換えたい
- 課題解説:工場の電力を減らしたい(インバーター・高効率モーターなど)
- 課題解説:機械の異音の原因を突き止めたい(電磁音・軸受の音の切り分け)
- 課題解説:ロボットの関節を小さく軽くしたい(薄型・中空のモーターと減速機)
- 課題解説:磁石の減磁を防ぎたい(熱減磁・逆磁界・錆)
- 課題解説:レアアースを使わずに作りたい
- 課題解説:モーターの損失を減らしたい
- 課題解説:減速機のバックラッシを減らしたい
- 課題解説:ノイズで誤作動する・EMCに通らない
- 課題解説:防爆エリアで電気機器を安全に使いたい(耐圧防爆・安全増防爆のモーター)
- 課題解説:インバーター・電源の損失と発熱を減らしたい(SiC・GaN への置き換え)
- 課題解説:サーボ・ステッピングモーターの容量を負荷から計算して選びたい(計算例つき)
- 技術解説:放熱シート・グリス
- 分野:熱
- 企業一覧:モーターの企業
出典・参考
- 脱調レスステッピングモーターユニット ARシリーズの低損失化技術(RENGA No.170)|オリエンタルモーター
- JFEスチールのHEV, EV用無方向性電磁鋼板の最近の進歩(JFE技報 No.52)|JFEスチール
- 第九回 ネオジム磁石を使う小型モータの高出力化の動向|ニデック
- 第9回 ステッピングモーターの誤動作|マブチモーターNPM
- ネオジム磁石とは?特徴や課題、高性能化のポイント|プロテリアル
- 脱調しないステッピングモーター PULSERVO特集|マブチモーターNPM
- 第3回 モータ詳細設計の進め方|JMAG(JSOL)
- モータの冷却方法|ユニテック
- モータ|JMAG(JSOL)
- 2-4-3 ステッピングモータの特性|ニデック
- レアアースを用いない産業用11kW高効率永久磁石同期モーターを開発|日立製作所
- EV駆動モーター用高性能重希土類フリーネオジム焼結磁石を開発|プロテリアル
- 「レアアースフリー」のEVモーター、フェライト磁石をプロテリアルが提案|日経クロステック
- モータの基礎と永久磁石シリーズ(9)|ネオマグ
- レアアースフリーで資源リスクを低減する新型モーターを開発|アステモ
- 無方向性電磁鋼板の鉄損に及ぼすインバータ励磁の影響(JFE技報 No.52)|JFEスチール
- ネオジム磁石 耐熱性|相模化学金属
- ブラシレスDCモーターとは?特徴・構造・駆動制御・用途を解説|ミネベアミツミ
- 耐熱クラスと温度上昇限度(JIS C 4003:2010・JIS C 4210:2010 の表)|eng-book 掲載資料
- 技術セミナーテキスト ステッピングモーターの基礎から使い方まで|オリエンタルモーター
- モータの設計シーンに対応した電磁界解析の活用方法(その1)|IDAJ
- ブラシ付DCモーターとは?原理・種類・メリット・選定を解説|ミネベアミツミ
- ステッピングモーターの仕組み・種類・制御・用途|ミネベアミツミ
- サーボモータはどのようなモータ?|パナソニック インダストリー
- サーボモータとは|ナブテスコ
- 三相交流かご形誘導モーターの原理・構造と運転特性|兵神装備(モーノポンプ)
- IEC 60034-30-1 standard on efficiency classes for low-voltage AC motors|ABB
- トップランナーモータ 2015年度スタート!!|日本電機工業会
- トップランナーモータが2015年度からスタートします。|J-Net21(中小企業基盤整備機構)
- モーター選定の基本のき|4つのポイントを押えよう|MONO塾
- サーボモータの選定|パナソニック インダストリー
- モーターの保護方式と冷却方式、耐熱クラスについて|兵神装備(モーノポンプ)
- 積層(溶接・カシメ・接着)|松山精機
- 会社概要|松山精機
- 保有材料|松山精機
- 重希土フリー材|相模化学金属
- 会社概要|相模化学金属
- 周波数応答解析|サーボランド
- トップページ|サーボランド
- 会社情報|サーボランド
- 会社概要|ユニテック
- どうする!?モータの温度評価(その1)|IDAJ
- コアレスブラシレスモーター|コアレスモータ
- 会社概要|コアレスモータ
情報の確認日:2026年9月29日 本ページの内容は一般的な情報で、実際の性能は製品・使用条件により異なります。図はAI(Claude)で作成した概念図、冒頭の画像はAI(ChatGPT)で生成したイメージ画像です。