
モーターの課題を解決する技術を持つ企業を、これまでの記事で紹介した順に並べています。掲載は22社(2026年10月1日時点)。困りごと・技術・地方から探せます。
困りごとから企業を探す
| 困りごと | 企業と、できること |
|---|---|
| 脱調して位置がずれる課題ページ「ステッピングモーターが脱調する」→ |
|
| 振動・共振を抑えたい |
|
| 回転のひっかかり(コギング)をなくしたい |
|
| 発熱・損失を減らしたい課題ページ「モーターの損失を減らしたい」は準備中 |
|
| 損失や温度を見積もりたい・冷やしたい | |
| 小型のまま出力を上げたい課題ページ「小型のまま出力を上げたい」→ |
|
| 重希土類(レアアース)を減らしたい課題ページ「レアアースを使わずに作りたい」は準備中 |
|
| エアシリンダーを電動に置き換えたい課題ページ「エアシリンダーを電動に置き換えたい」→ |
|
| モーターコアを試作したい |
|
社名を押すと、このページのその会社の紹介へ移ります。「できること」は、各社の公式サイトで確認できる内容です。
企業の早見表(技術・所在地)
| 企業 | 本社 | 電磁鋼板・ 鉄心 | 磁石 | 駆動制御 | 熱対策 | CAE | 減速機 | モーター 本体 | 電動アクチュ エーター | 電力・エア の測定 |
|---|---|---|---|---|---|---|---|---|---|---|
| オリエンタルモーター選定計算・ステッピングモーター | 東京都台東区 | ● | ● | |||||||
| マブチモーターNPMクローズドループ | 東京都文京区 | ● | ● | |||||||
| シナノケンシ脱調検知ドライバ | 長野県上田市 | ● | ● | |||||||
| メレック脱調検出ドライバ | 東京都八王子市 | ● | ||||||||
| 東芝デバイス&ストレージドライバ IC | 神奈川県川崎市 | ● | ||||||||
| 松山精機積層鉄心の加工 | 大阪府豊中市 | ● | ||||||||
| 相模化学金属ネオジム磁石 | 神奈川県相模原市 | ● | ||||||||
| サーボランドサーボドライバ | 神奈川県相模原市 | ● | ||||||||
| ユニテックカスタムモーター・冷却 | 東京都品川区 | ● | ● | |||||||
| IDAJ磁界・熱の解析 | 神奈川県横浜市 | ● | ||||||||
| コアレスモータコアレスモーター | 神奈川県大和市 | ● | ● | |||||||
| 銀河電機工業モールドステータ | 三重県三重郡川越町 | ● | ● | |||||||
| 浦谷エンジニアリングエッジワイズコイル | 京都府京都市伏見区 | ● | ||||||||
| 大洋電機エンジニアリングハルバッハモータ | 神奈川県川崎市幸区 | ● | ● | ● | ||||||
| ダイナックスアキシャルギャップモータ | 北海道千歳市 | ● | ||||||||
| 前田精密製作所超小型の減速機 | 兵庫県神戸市垂水区 | ● | ||||||||
| ネクストコアテクノロジーズアモルファス積層コア | 京都府宇治市 | ● | ||||||||
| CKDエアと電動の使い分け | 愛知県小牧市 | ● | ||||||||
| PSi電動グリッパー | 兵庫県尼崎市 | ● | ||||||||
| ティーエイチエー(THA)自動機の設計製作 | 愛知県岡崎市 | ● | ||||||||
| SIRC電力センサ | 大阪府大阪市中央区 | ● | ||||||||
| エアモアエア漏れの診断 | 奈良県生駒市 | ● |
●は、紹介記事で取り上げた、各社の公式サイトで確認できる技術です(空欄は、扱っていないという意味ではありません)。表が画面に収まらないときは、横にスクロールできます。
掲載している企業(22社)
紹介した記事の順に並べています。各社の「企業の説明」は、紹介記事の出典(各社の公式サイト)で確認できる内容を短くまとめたものです。くわしい内容と出典は、各社の下の「出典・くわしい紹介」の記事で確かめられます。
オリエンタルモーター株式会社
公式サイトを見る ↗脱調の原因を切り分ける資料と、トルク余裕を確かめる選定計算
- 事業
- 精密小型モーターと制御用の電子回路などの開発・製造
- 企業の説明
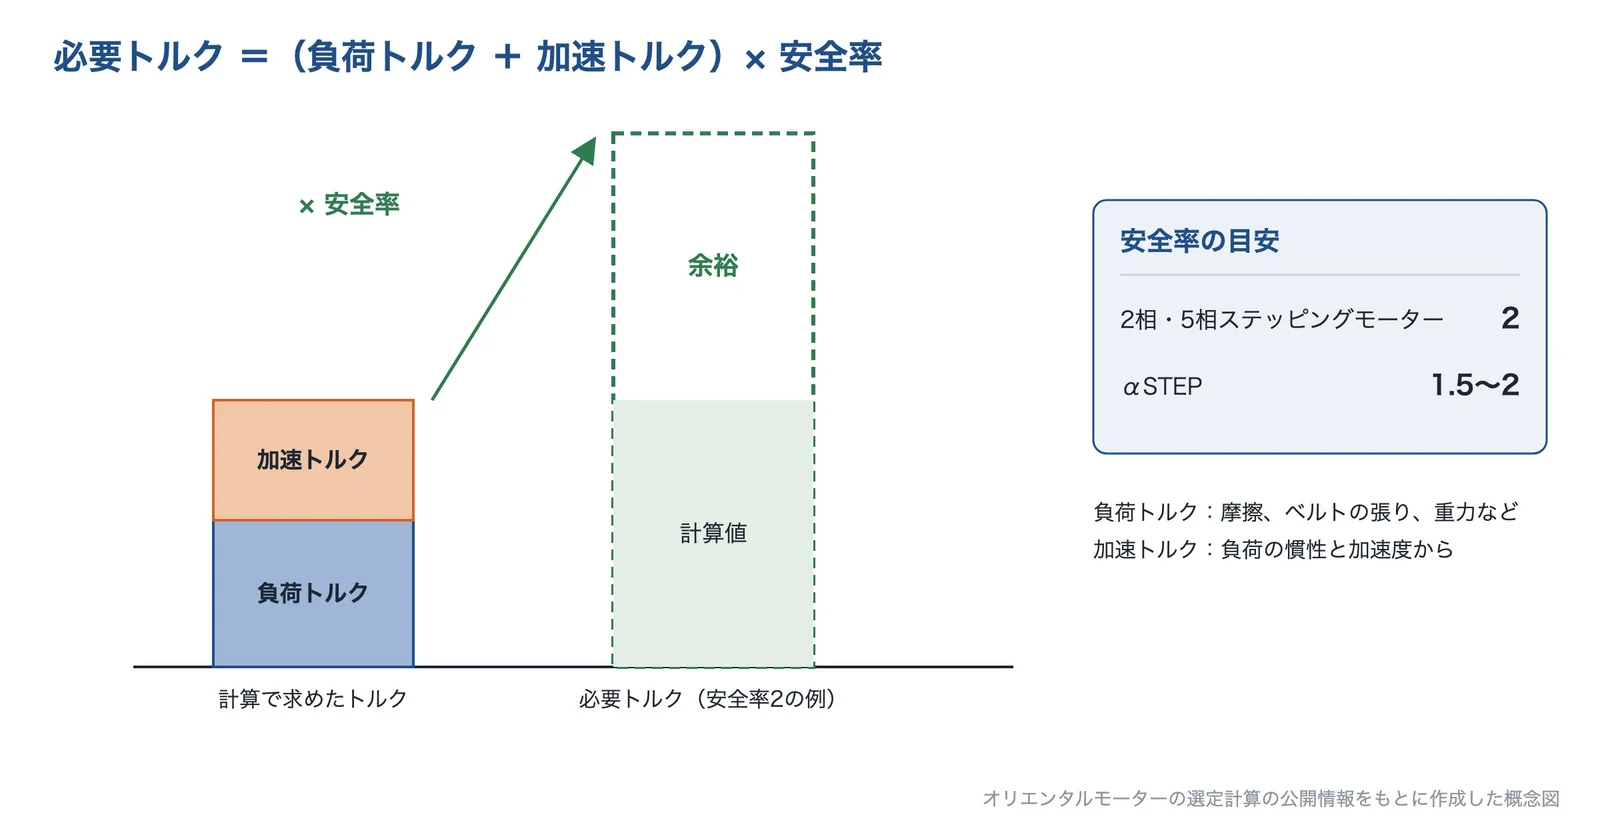
(得意技術) - 必要トルクを「(負荷トルク+加速トルク)×安全率」で求める選定計算の方法を公開。安全率の目安は2相・5相ステッピングモーターで2としている
- 脱調が起きるタイミングと音から原因を切り分ける、トラブルシューティング資料を公開
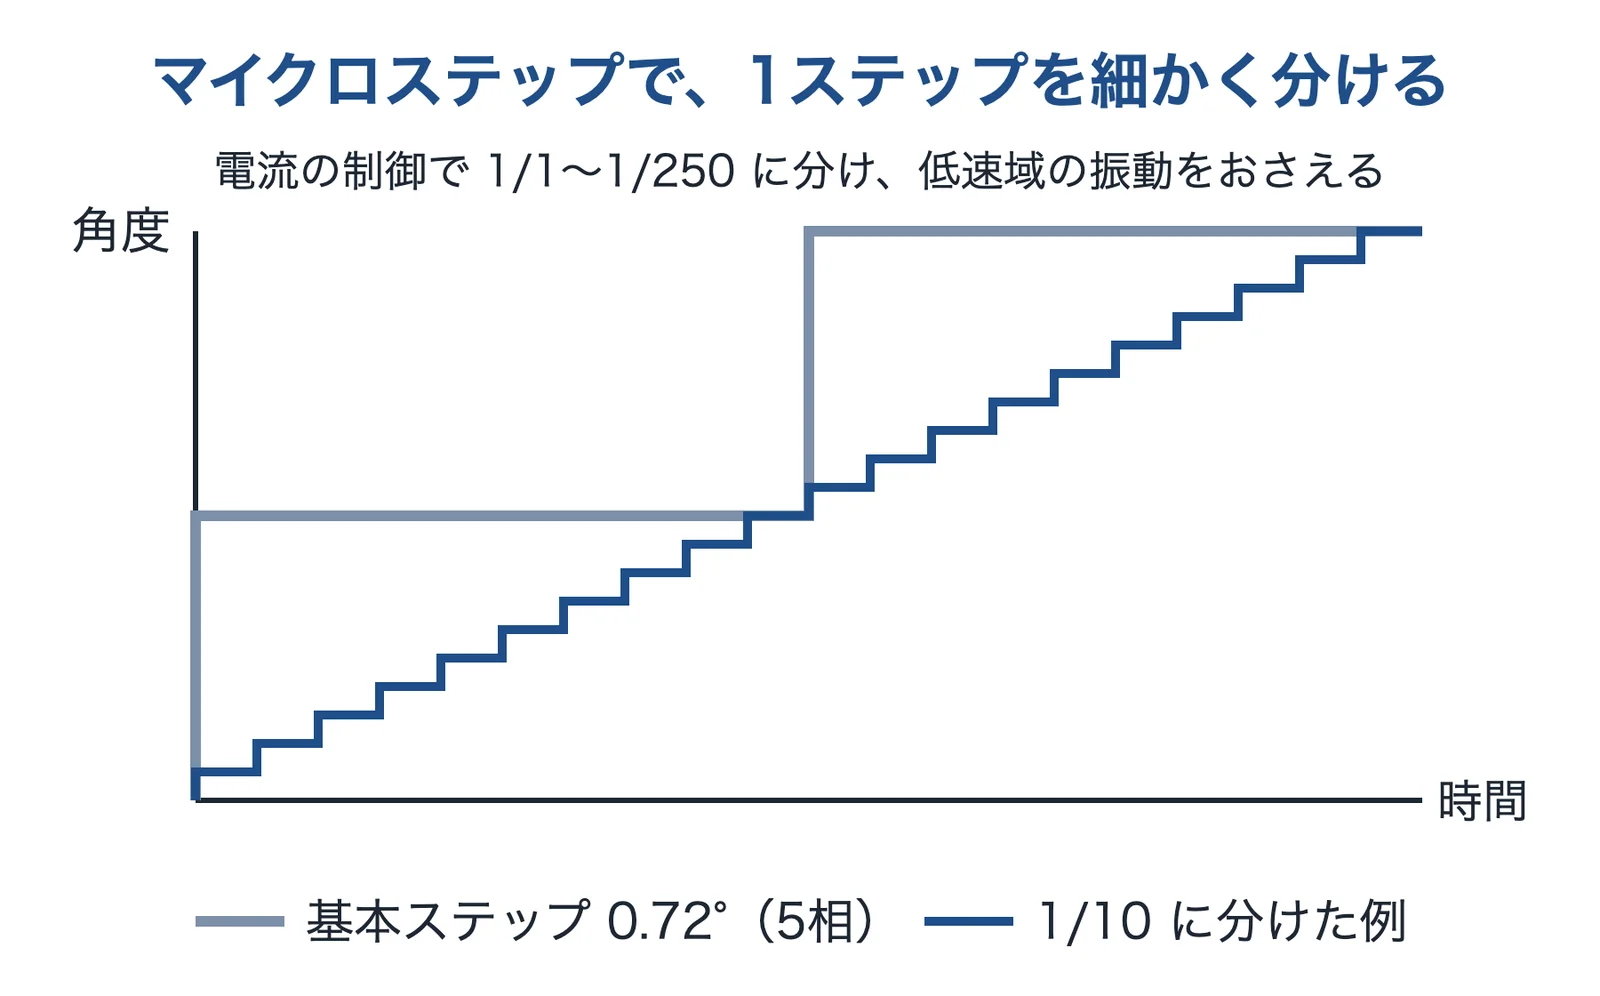
- 5相ステッピングモーターの基本ステップ角度0.72°を、電流の制御で1/1〜1/250に細分化するマイクロステップ駆動
- 解決できる課題
- 起動時・加速中に脱調する原因を、症状から切り分けたい
- モーターのトルクに余裕があるかを、計算で確かめ直したい
- 低速で振動が大きく、位置がずれる
- 編集部の補足
- モーターを大きくする前に、運転パターン(加減速・起動速度)とトルクの余裕を計算で見直したいときの参考になります。
関係する課題ページ
マブチモーターNPM株式会社
公式サイトを見る ↗エンコーダで位置を確かめて位置ずれを補正する、クローズドループステッピングモーター
- 事業
- ステッピングモーターなどの精密小型モーターと、モータードライバー、コントローラー(旧社名 日本パルスモーター)
- 企業の説明
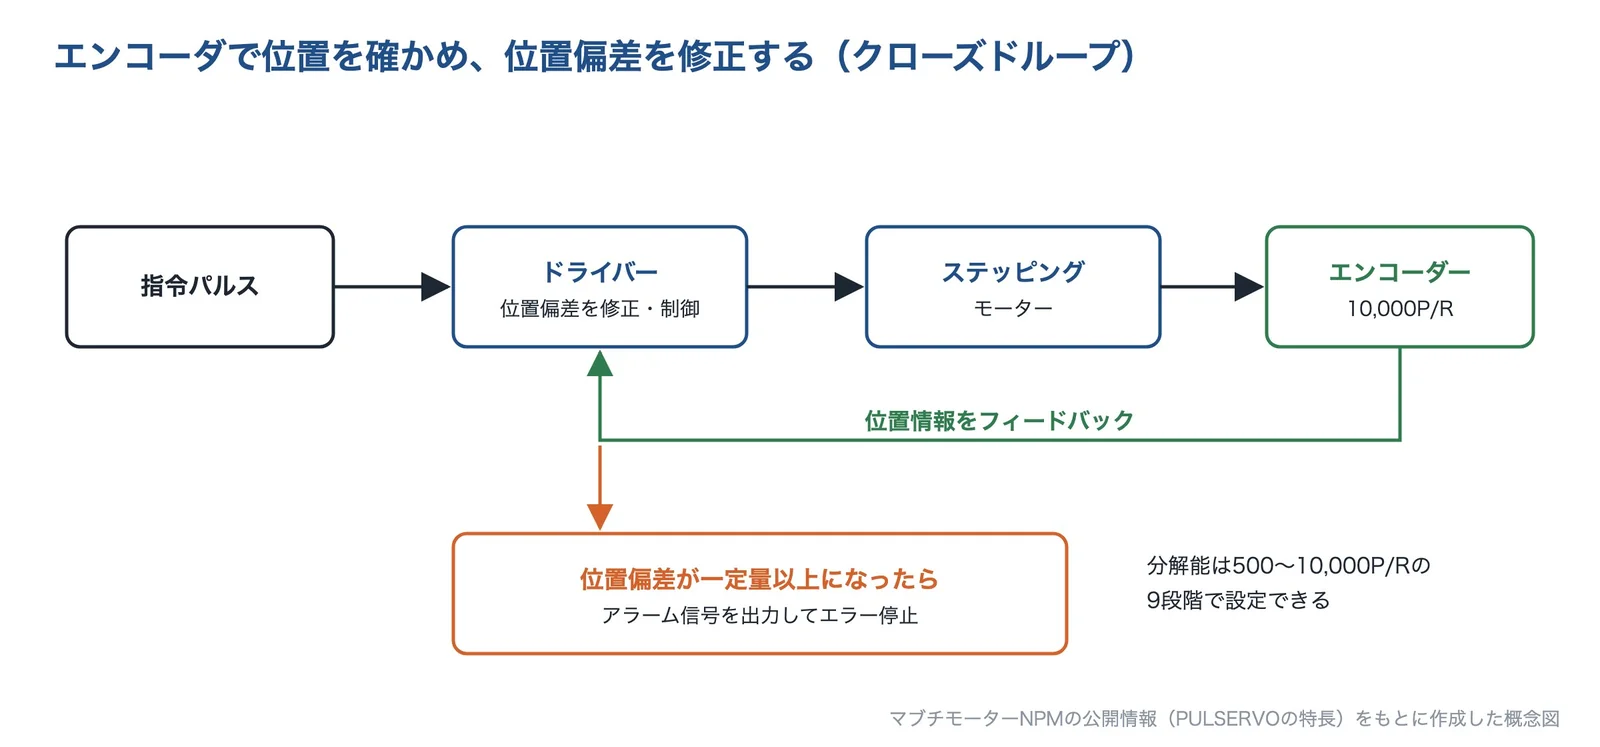
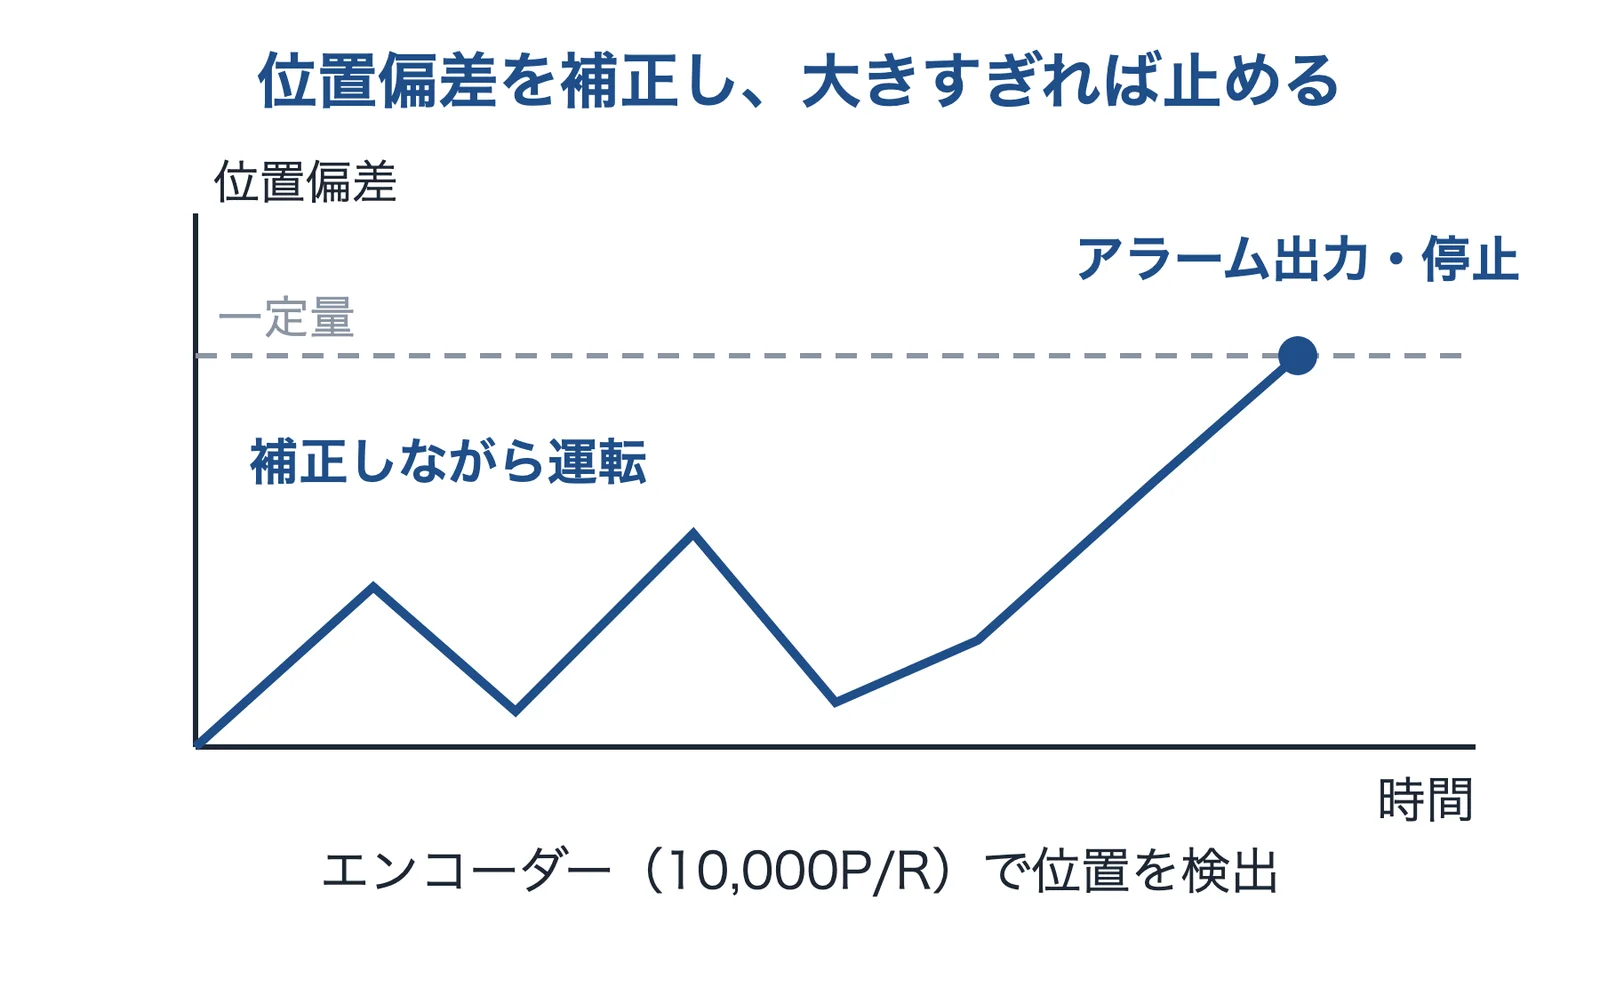
(得意技術) - PULSERVO(パルサーボ):エンコーダーの位置情報で位置偏差を修正する。同社はオープンループ制御の弱点であった脱調を無くしたとしている
- 位置偏差が一定量以上大きくなると、アラーム信号を出力してエラー停止する
- 動作中の電流を定格の150%まで設定でき、加減速特性が向上するとしている
- 解決できる課題
- 負荷の変動や急な加速で脱調し、位置がずれる
- 脱調したときに、気づかずに動き続けるのを防ぎたい
- 編集部の補足
- 負荷の変動が大きく、オープンループのままでは脱調が避けにくい装置で、クローズドループへの置き換えを検討するときの候補です。
関係する課題ページ
シナノケンシ株式会社
公式サイトを見る ↗「脱調検知」と「クローズドループ」を切り替えられるドライバ
- 事業
- 小型精密モーター。ステッピングモーターの標準品を「プレクスモーション」のブランドで販売
- 企業の説明
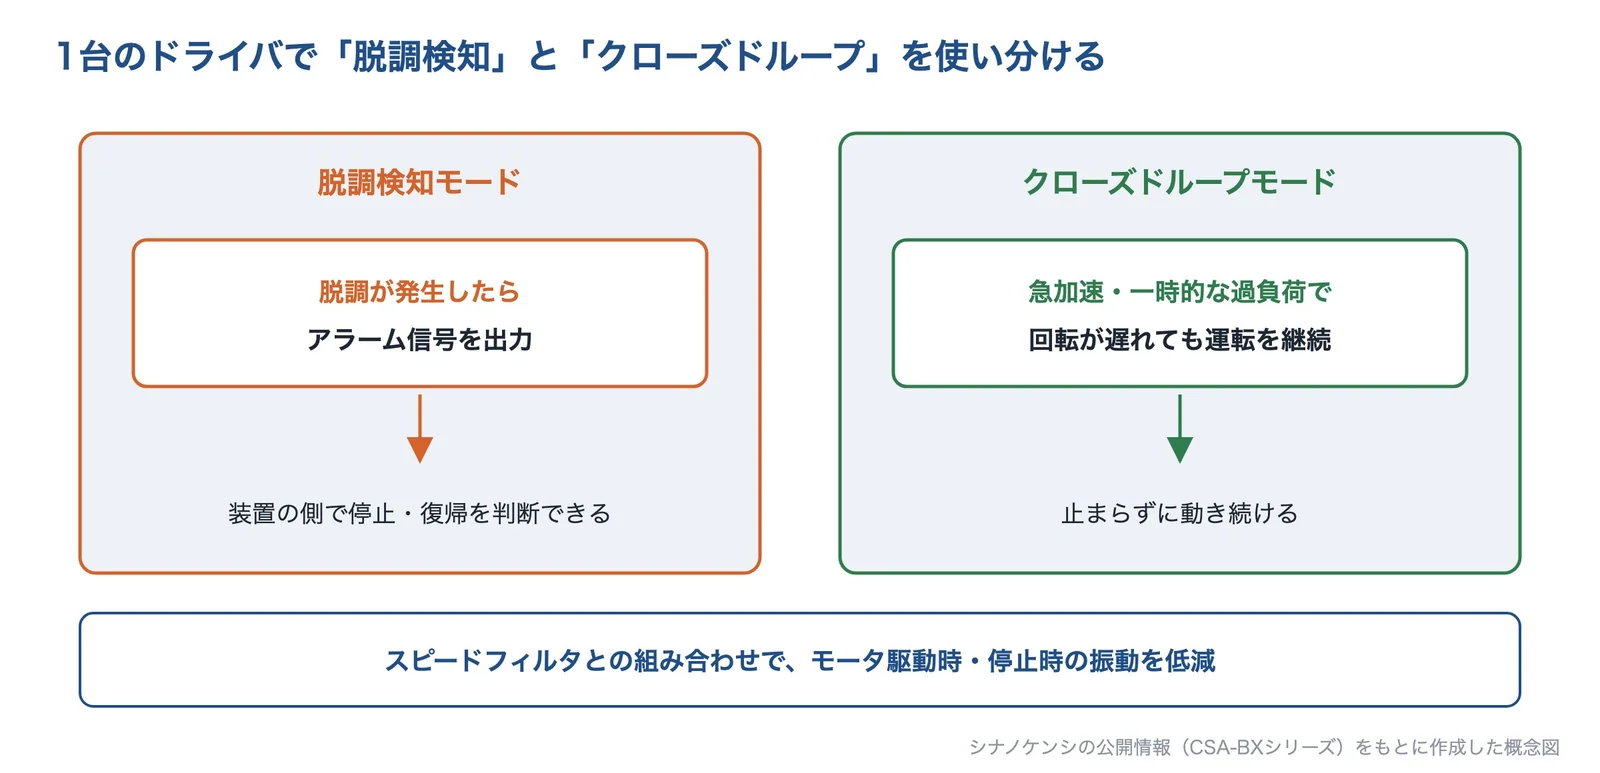
(得意技術) - CSA-BX シリーズ:脱調検知機能とクローズドループ制御機能を搭載したドライバと、専用のステッピングモーターのセット
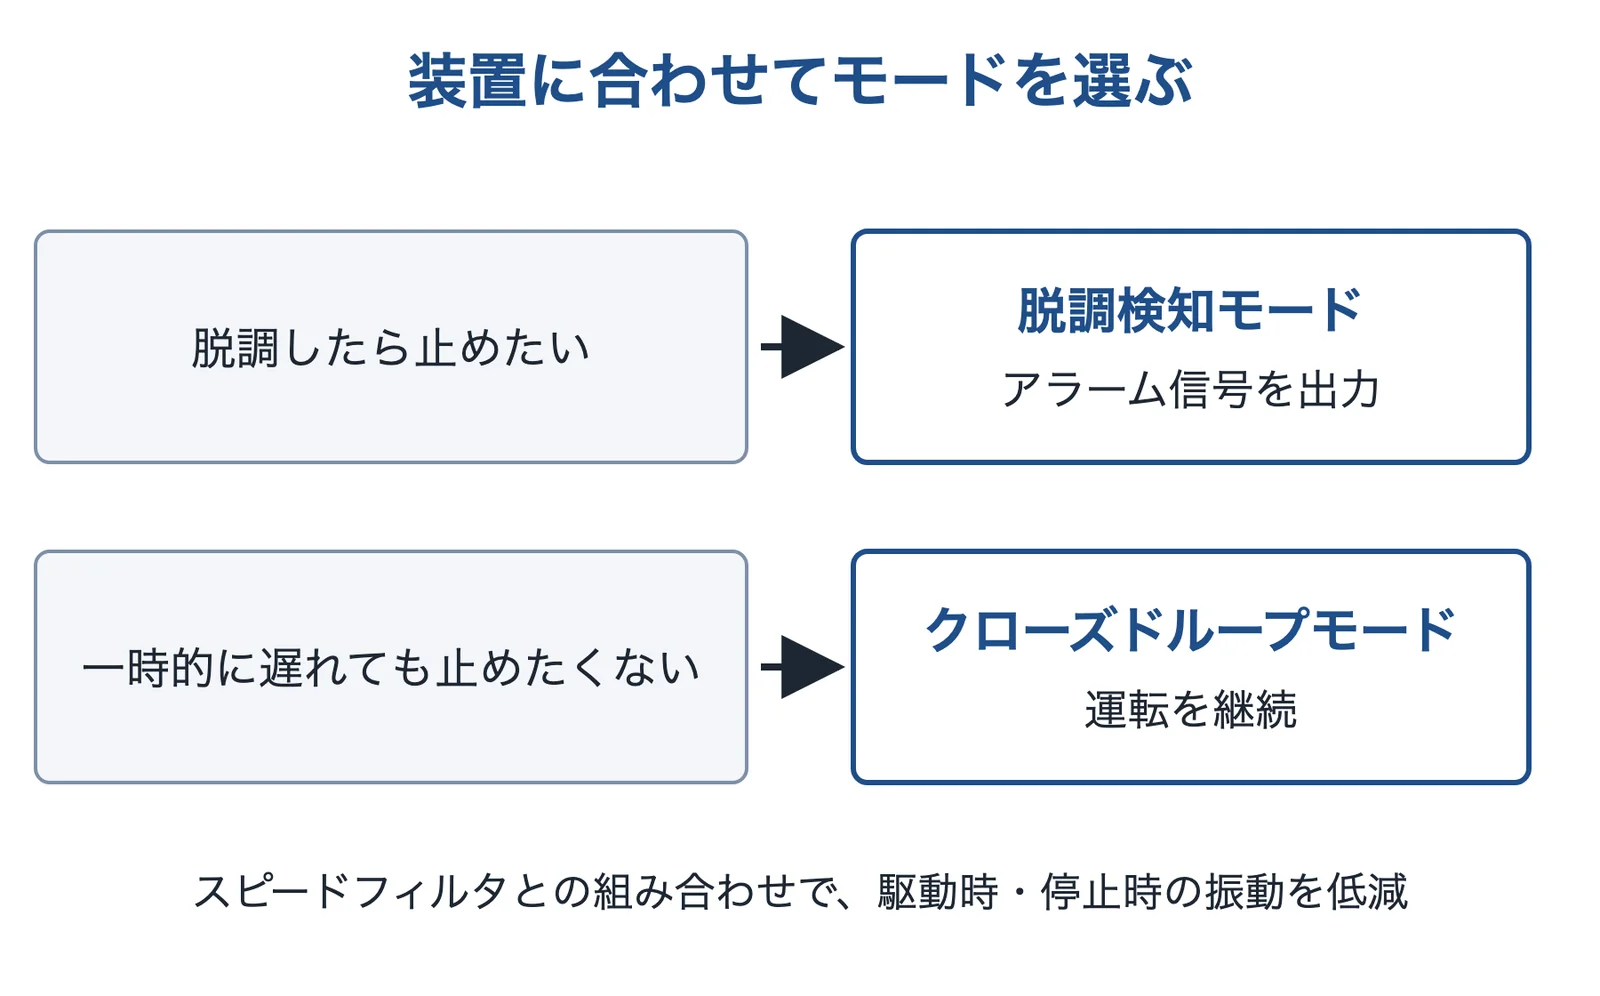
- 脱調検知モードでは、脱調が発生した際にアラーム信号を出力する
- クローズドループモードでは、急加速や一時的な過負荷で回転が遅れても運転を継続させる。スピードフィルタとの組み合わせで振動を低減できる
- 解決できる課題
- 脱調が起きたことを、装置の側で確実に知りたい
- 一時的な過負荷や急加速で、運転が止まらないようにしたい
- 駆動時・停止時の振動を減らしたい
- 編集部の補足
- 「脱調したら止めたい」装置と「遅れても止めたくない」装置のどちらにも、同じシリーズで対応を比べられます。
関係する課題ページ
株式会社メレック
公式サイトを見る ↗オープンループのまま使える、脱調検出機能付きのドライバ
- 事業
- ステッピングモータ・サーボモータ用のコントローラと、ステッピングモータ用のドライバの製造・販売
- 企業の説明
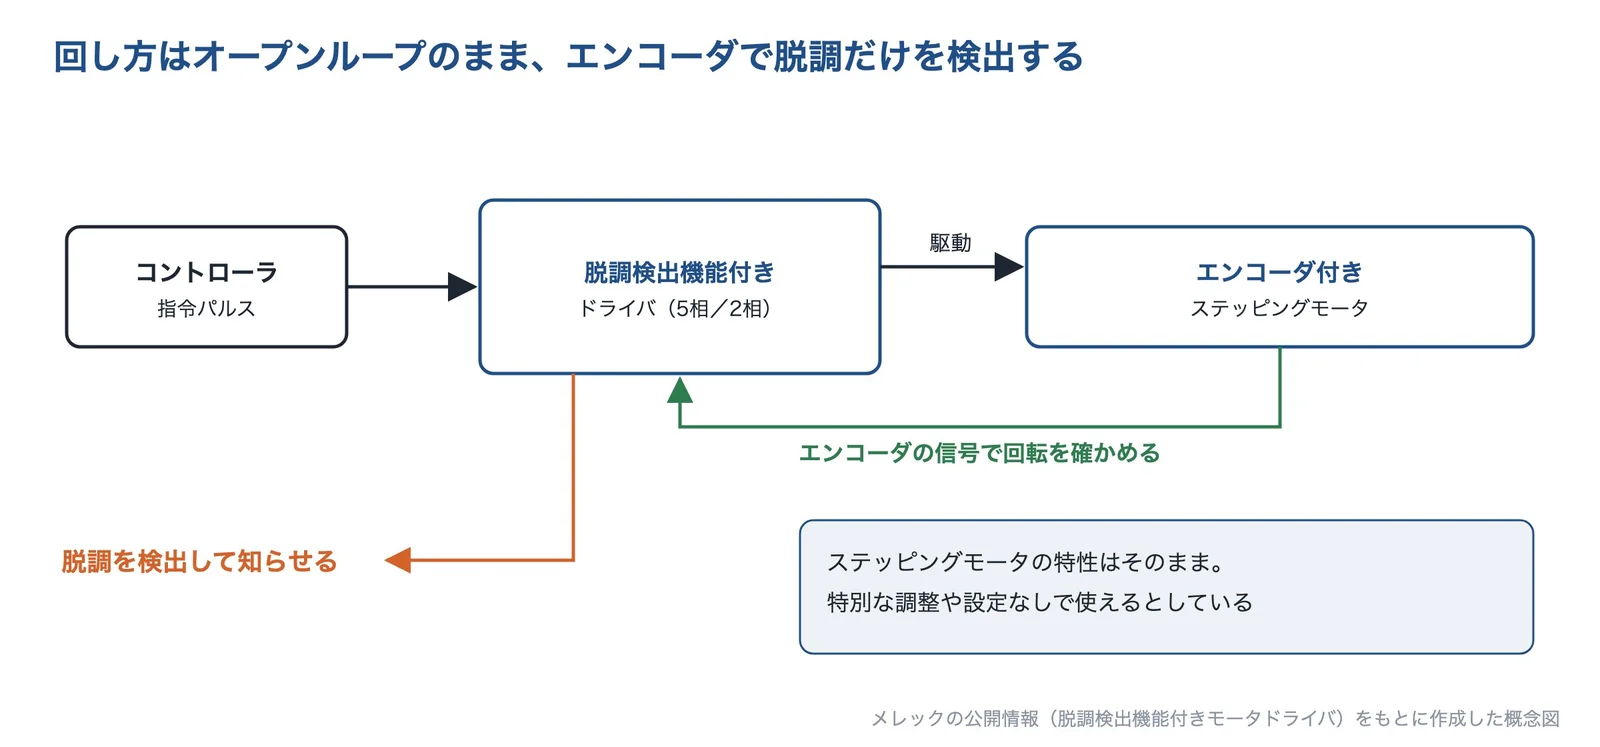
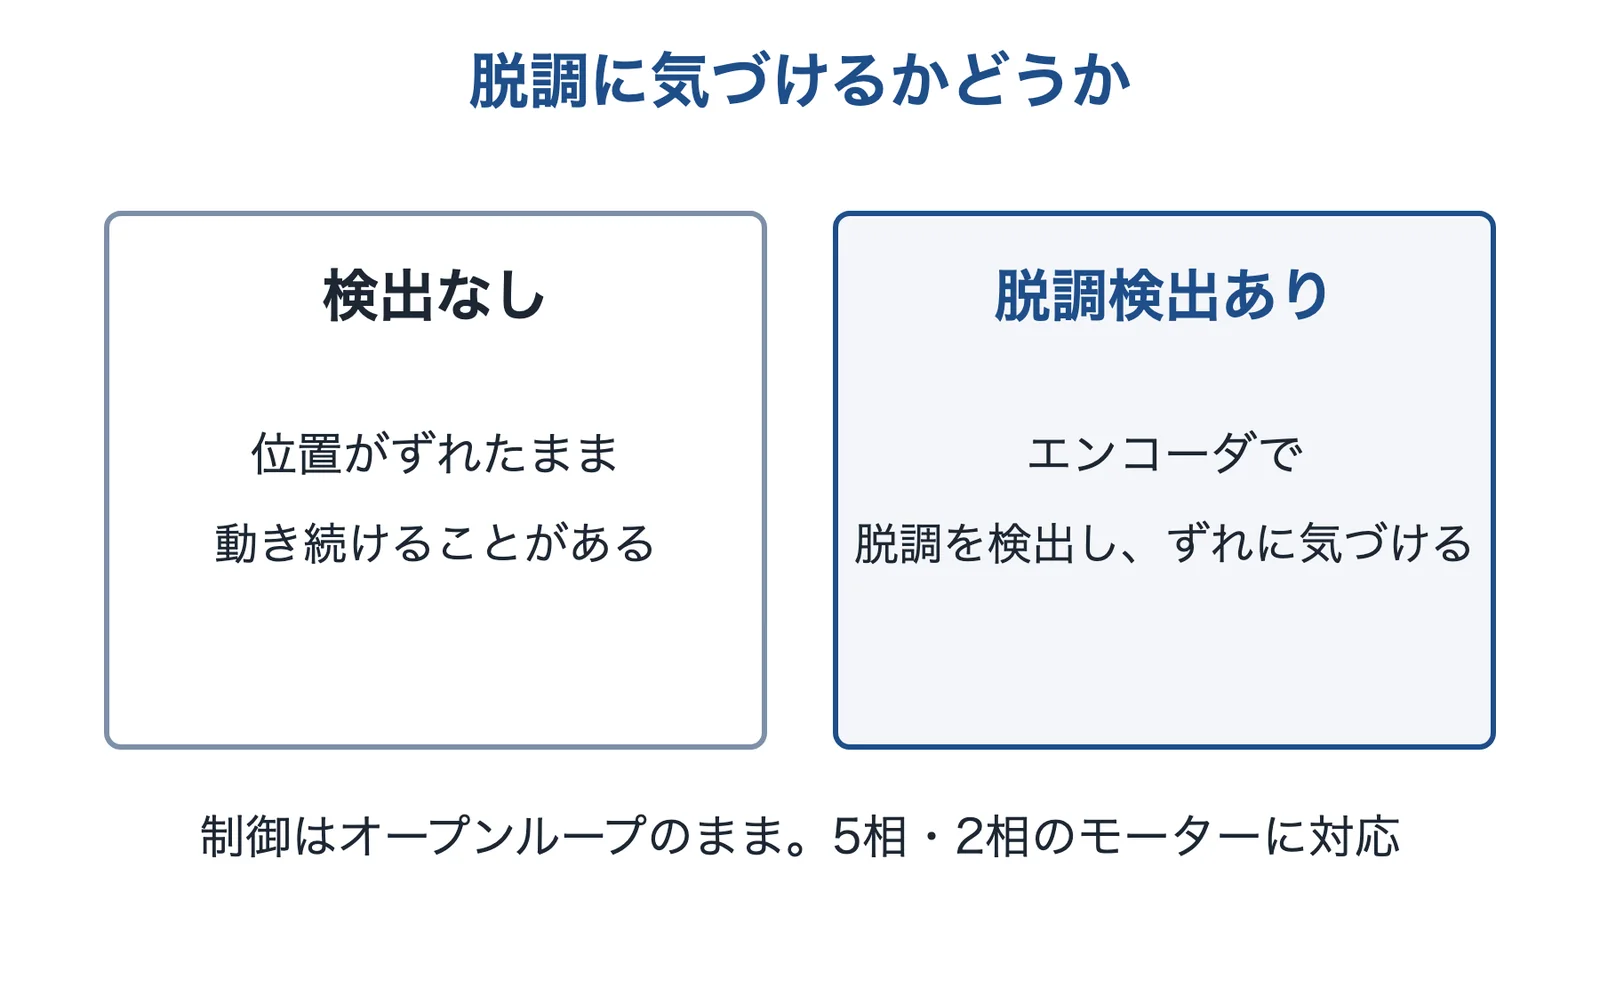
(得意技術) - エンコーダ付きステッピングモータを使って脱調を検出できる、DC 電源入力のドライバ(QDB-MS…EL シリーズ)
- ドライブ方法はオープンループで、特別な調整や設定なしで使えるとしている
- 5相/2相のバイポーラ駆動に対応
- 解決できる課題
- いまのオープンループの制御を変えずに、脱調だけを検出したい
- 脱調に気づかず、停止位置がずれたまま動き続けるのを防ぎたい
- 編集部の補足
- いまの制御の方式を変えずに、脱調の検出だけを足したいときの候補です。
関係する課題ページ
東芝デバイス&ストレージ株式会社
公式サイトを見る ↗負荷トルクに合わせて電流を自動で調整する、脱調防止機能付きのドライバ IC
- 事業
- パワー半導体やモータドライバ IC などの半導体と、ストレージ製品
- 企業の説明
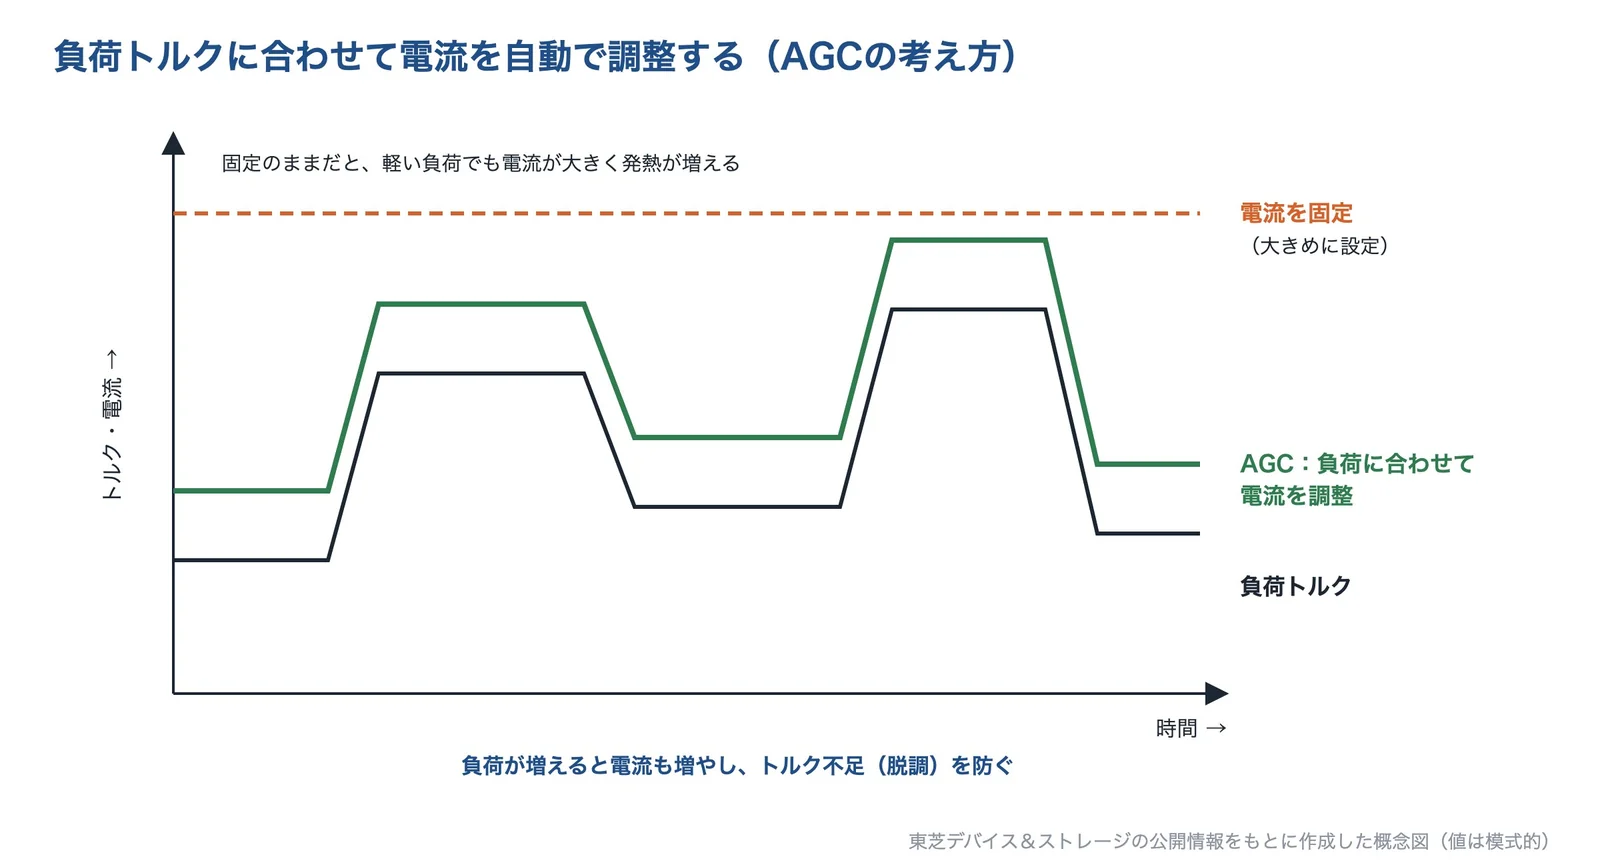
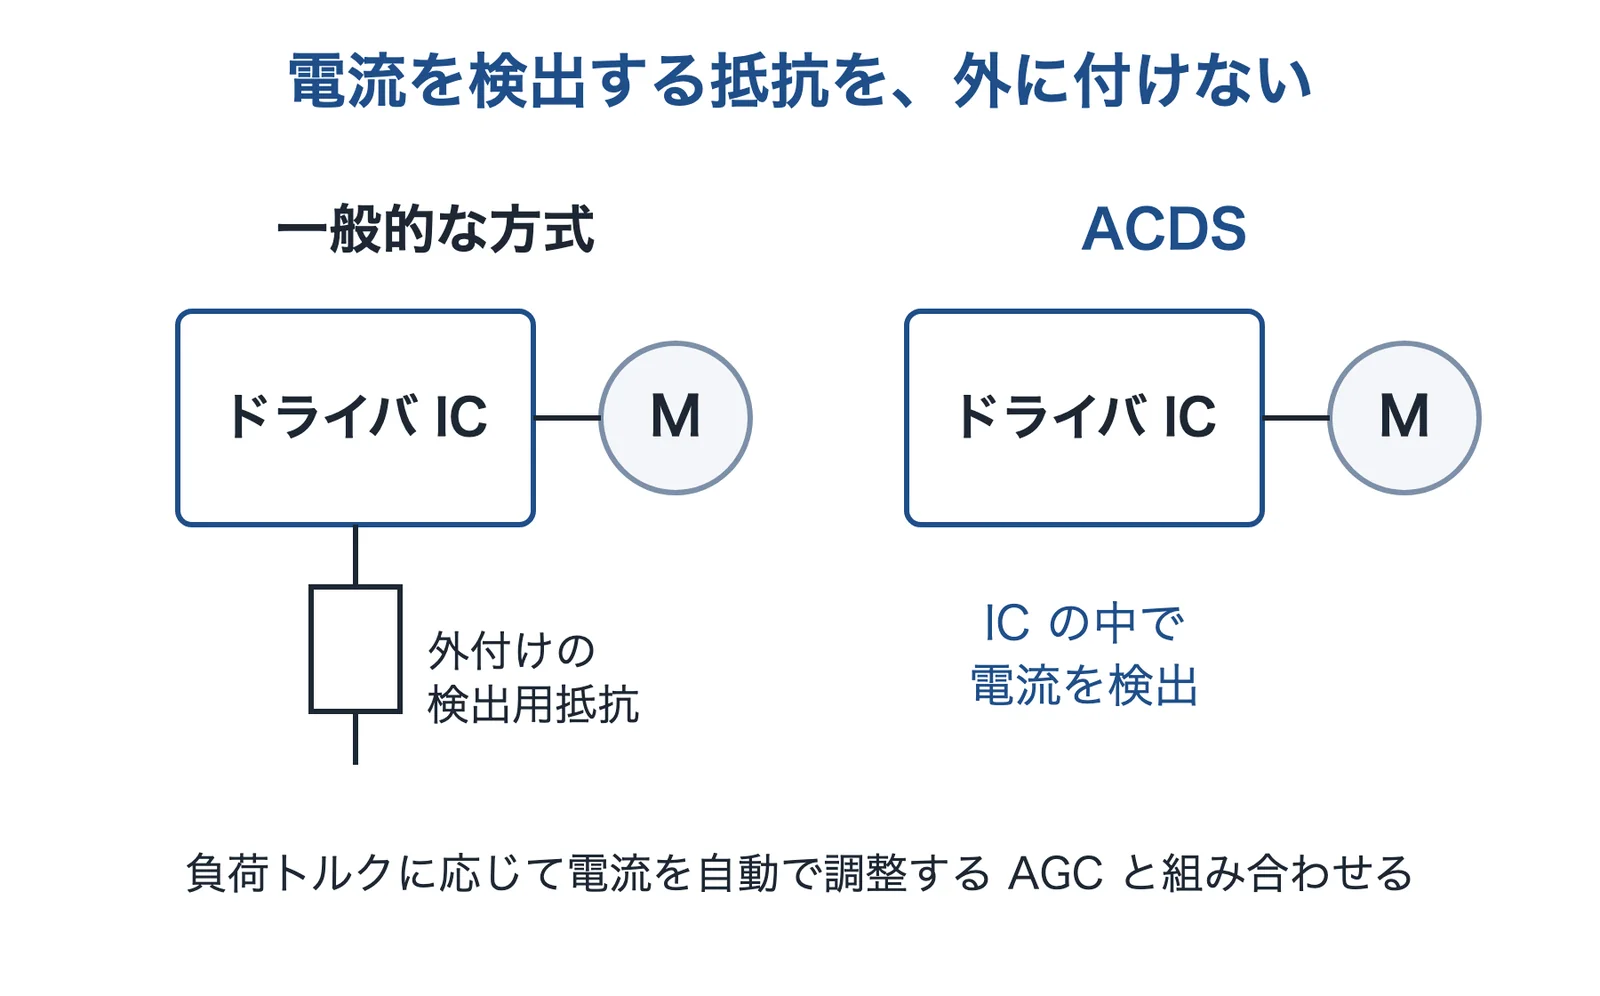
(得意技術) - AGC(Active Gain Control):負荷トルクに応じて自動的に電流を最適化し、脱調を防ぎながら効率を改善する機能
- 対応するドライバ IC の例:TB67S249FTG(4.5A)、TB67S279FTG(2A)
- 電流検出用の外付け抵抗を使わずに電流を検出する方式(ACDS)
- 解決できる課題
- 電流を大きめに設定すると発熱し、下げると脱調する
- 自社の基板で、ステッピングモーターの駆動回路を設計したい
- 編集部の補足
- 自社の基板にドライバを載せる設計で、「脱調が怖くて電流を下げられない(発熱が大きい)」ときの選択肢になります。
関係する課題ページ
松山精機株式会社
公式サイトを見る ↗モーターコア(積層鉄心)の試作・加工
- 事業
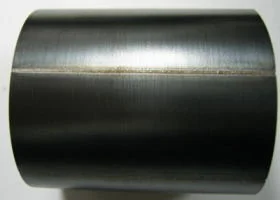
- ワイヤカット放電加工機やレーザー加工機による、モーターのコア(積層した鉄心)の製作
- 企業の説明
(得意技術) - YAG レーザーとファイバーレーザー(出力 1 kW)で溶接して積層する。熱による歪みや変形がほとんどないと同社は説明
- カシメで留める方法と、接着コート材を使い電気炉で接着する方法にも対応
- JFE スチール・日本製鉄の電磁鋼板の銘柄を保有材料として公開
- 解決できる課題
- 試作のモーターコアを、少ない数で作りたい
- 積層の方法(溶接・カシメ・接着)を比べて選びたい
- 編集部の補足
- 鉄心の材料(電磁鋼板の銘柄・板厚)や積層の方法を変えて、少ない数で試作して比べたいときの相談先になります。
株式会社相模化学金属
公式サイトを見る ↗重希土類を使わないネオジム磁石
- 事業
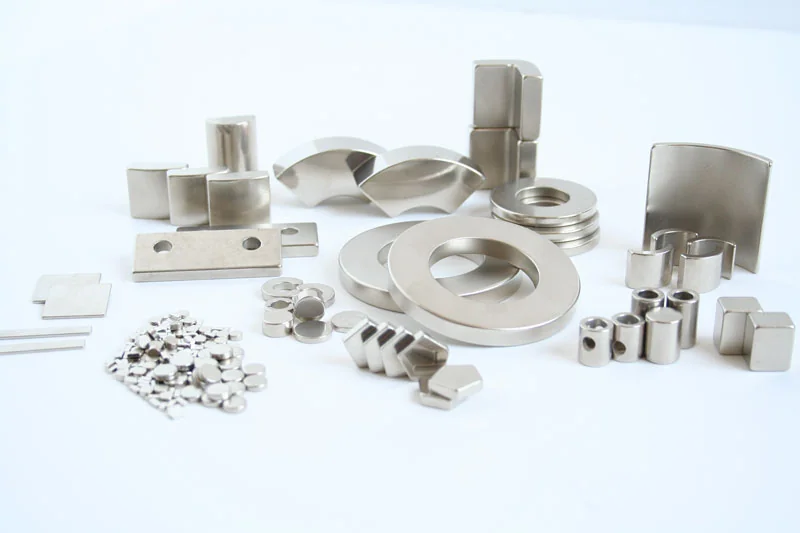
- 希土類磁石の製造・販売と、磁気を応用した製品の開発
- 企業の説明
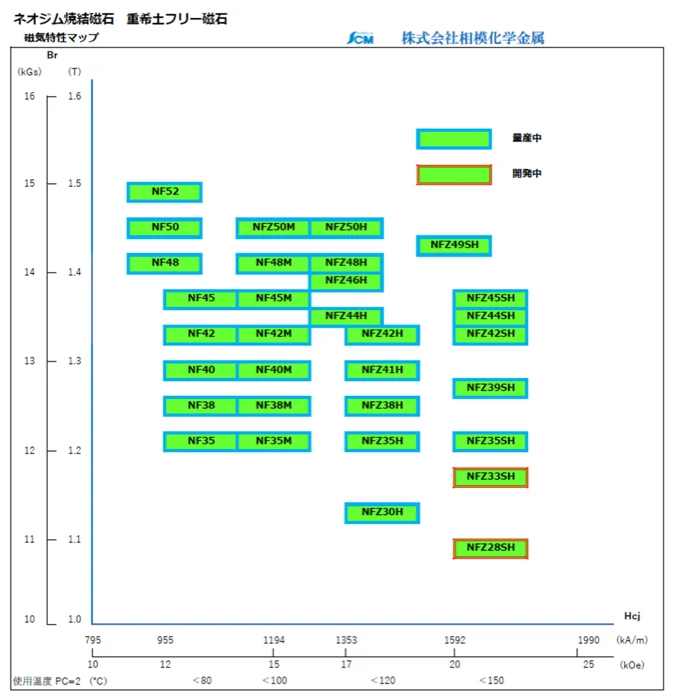
(得意技術) - 重希土類(Dy・Tb)を含まずに保磁力を保つ材料。H 材は約 120℃、SH 材は約 140℃ までの使用を想定
- ネオジム磁石の使用温度の目安(通常 80℃以下、Dy・Tb 添加で最大約 200℃)を公開
- 解決できる課題
- 重希土類を減らして、磁石の調達リスクを下げたい
- 使う温度に合う耐熱のネオジム磁石を選びたい
- 編集部の補足
- 使う温度が 140℃ 程度までに収まるなら、重希土類を使わない磁石が候補になるかを確かめられます。
関係する課題ページ
サーボランド株式会社
公式サイトを見る ↗サーボドライバと周波数応答解析
- 事業
- モータードライバやコントローラーなどのサーボ製品
- 企業の説明
(得意技術) - 汎用サーボドライバ MOVO:リニアモーター・回転モーター・DC モーターに対応し、位置・速度・トルクを制御する
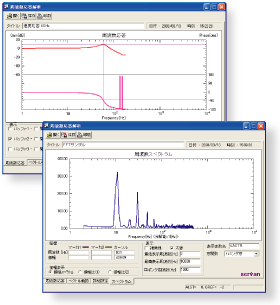
- オプションのツールで、ボード線図・ベクトル軌跡・FFT によるスペクトル解析を、外部の計測器なしで行える
- 仮想モーターの機能で、ノッチフィルタの効きを実機なしで試せる
- 解決できる課題
- サーボの共振やゲインの調整を、測定器をそろえずに確かめたい
- 機械ができる前に、フィルタの設定を試しておきたい
- 編集部の補足
- サーボの共振やゲイン調整で悩んでいて、測定器をそろえる前に周波数応答を見てみたいときの候補です。
ユニテック株式会社
公式サイトを見る ↗カスタムモーターと冷却の提案
- 事業
- 用途に合わせたカスタムモーターの開発・製造
- 企業の説明
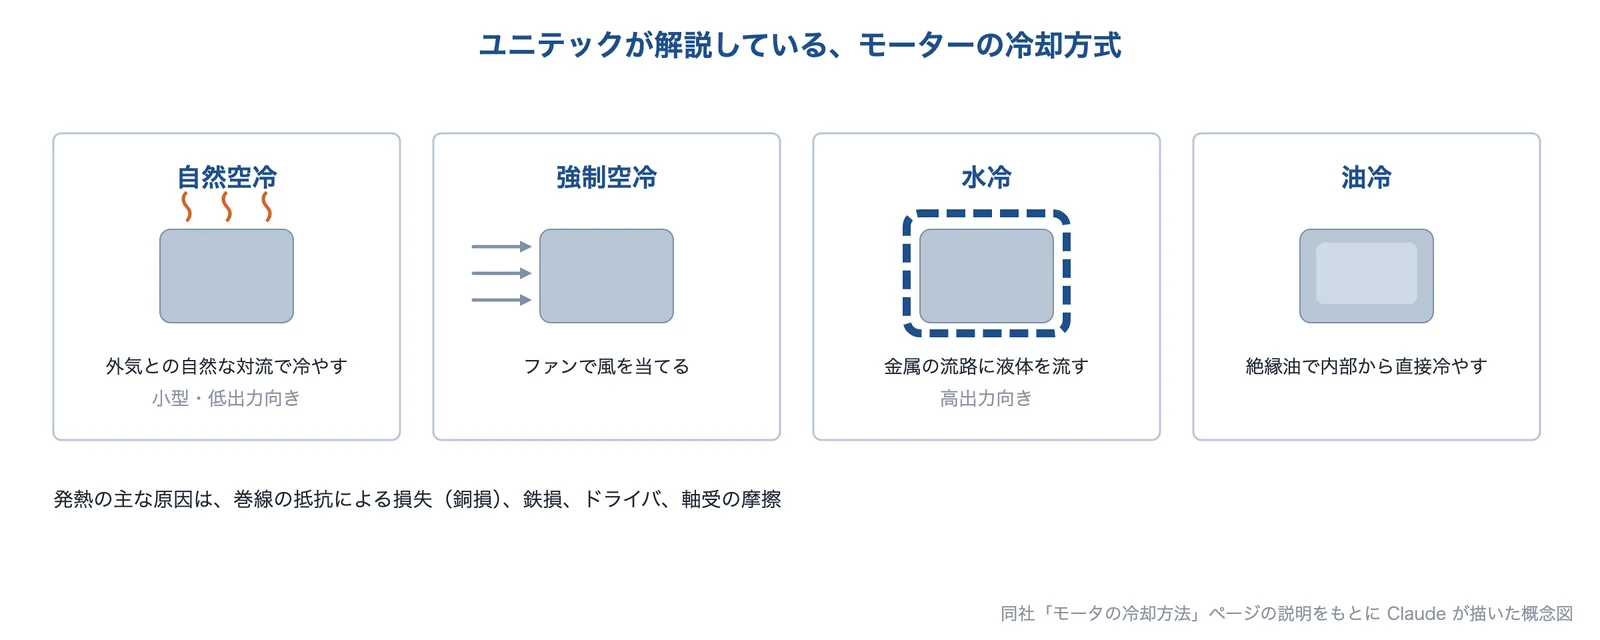
(得意技術) - 発熱の主な原因として、銅損、鉄損、ドライバ、軸受の摩擦を挙げている
- 自然空冷・強制空冷・水冷・油冷などを、モーターの種類に合わせて解説
- モーターの使用条件に合わせた冷却方法を提案すると記載
- 解決できる課題
- 小型モーターが熱くなる原因を整理したい
- 使い方に合う冷却方式を選びたい
- 編集部の補足
- 標準品では熱や大きさが合わず、モーターそのものと冷却をいっしょに見直したいときの相談先になります。
株式会社IDAJ
公式サイトを見る ↗モーターの磁界解析と熱の解析
- 事業
- CAE(解析)ソフトウェアとエンジニアリングサービス
- 企業の説明
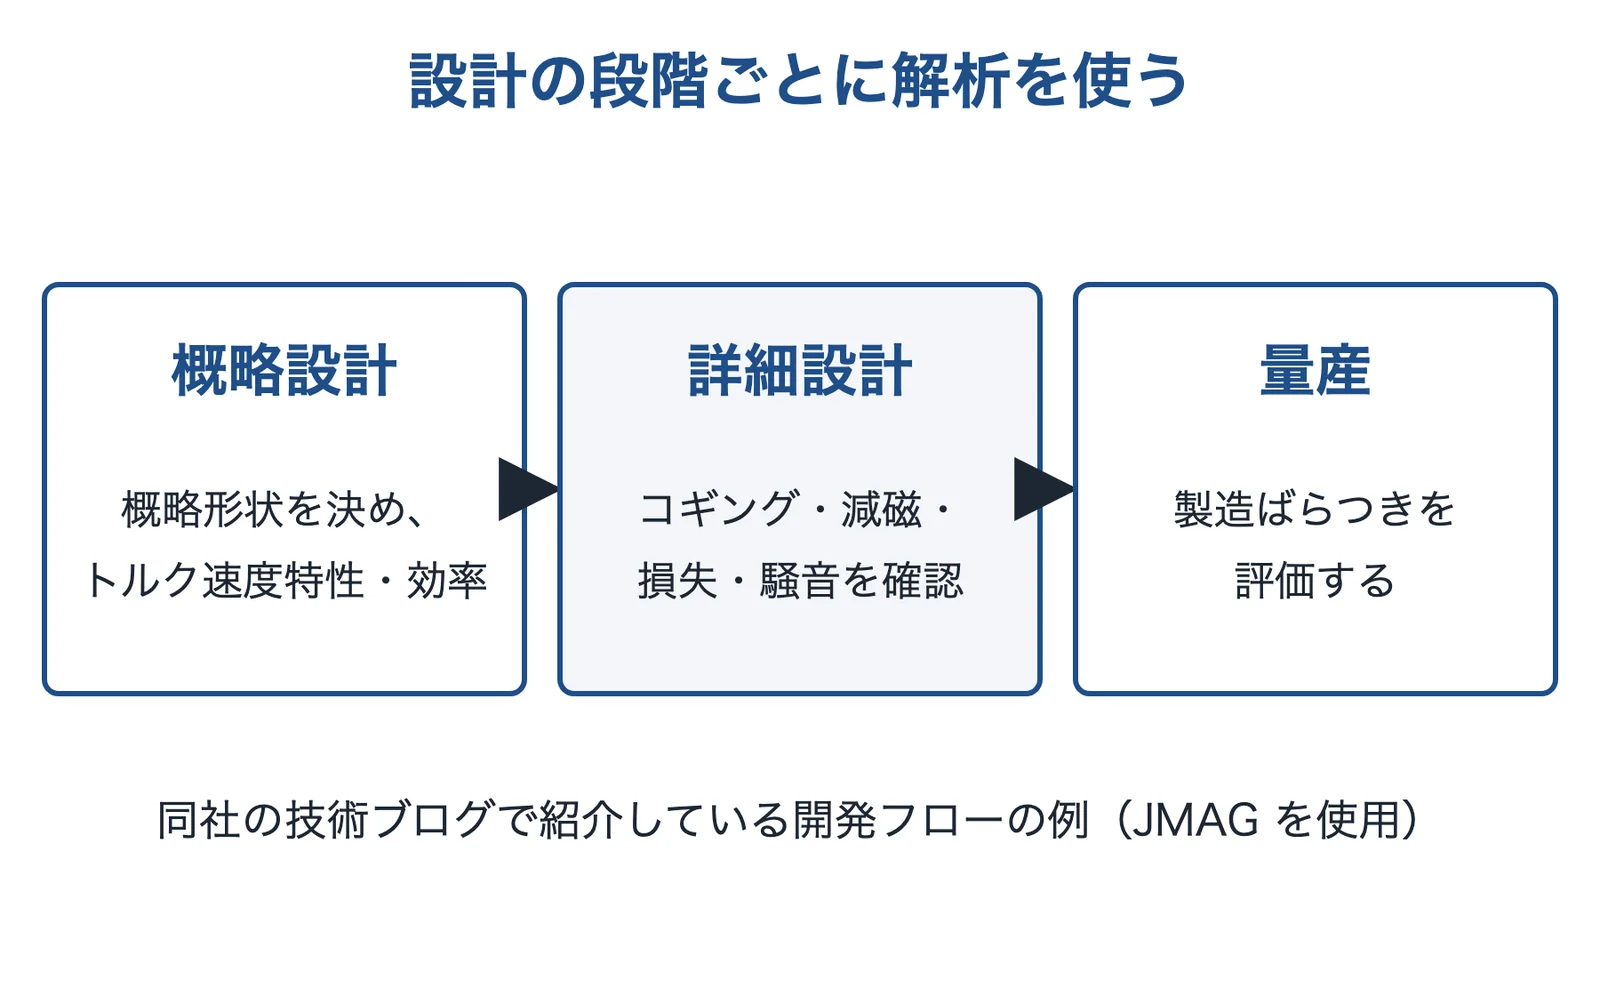
(得意技術) - 概略設計・詳細設計・量産(ばらつき)の段階ごとに、JMAG による電磁界解析の使い方を解説
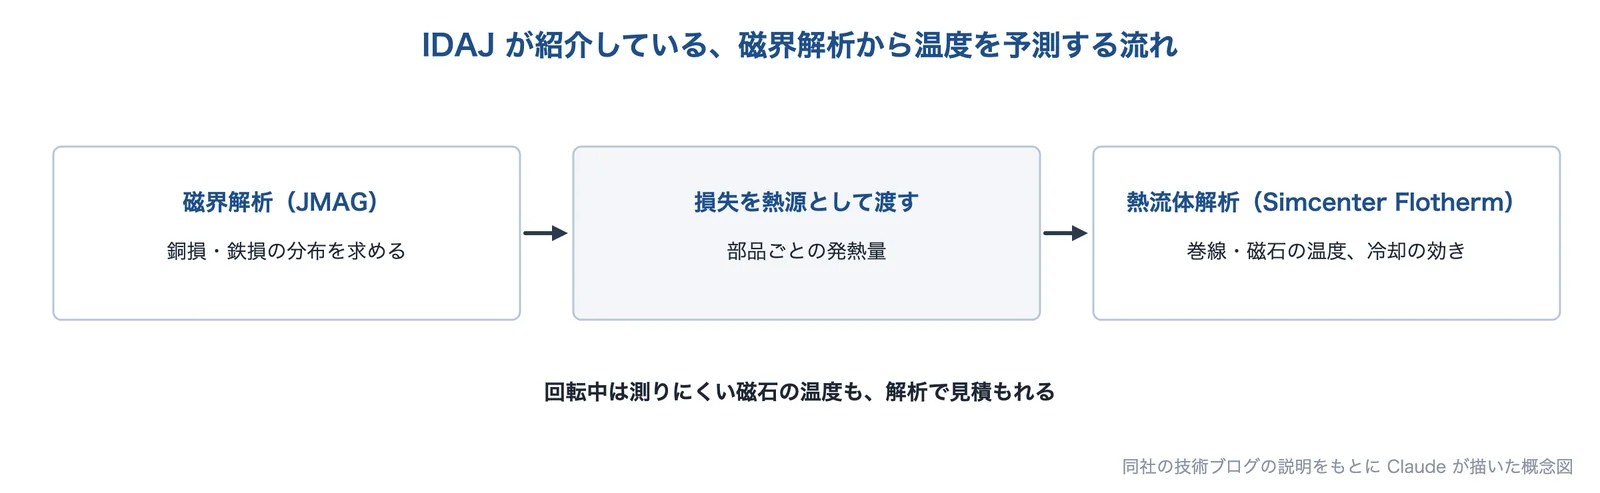
- 磁界解析で求めた銅損・鉄損を熱流体解析に渡し、温度を予測する
- 詳細設計で、コギングトルク、減磁、損失、磁気飽和、電磁力・騒音などを確認する
- 解決できる課題
- 試作の前に、損失と温度を予測したい
- 回転中は測りにくい磁石の温度を見積もりたい
- 編集部の補足
- 試作の回数を減らしたい、回転中に測りにくい磁石の温度を見積もりたい、というときの相談先になります。
コアレスモータ株式会社
公式サイトを見る ↗鉄心のないブラシレスモーター
- 事業
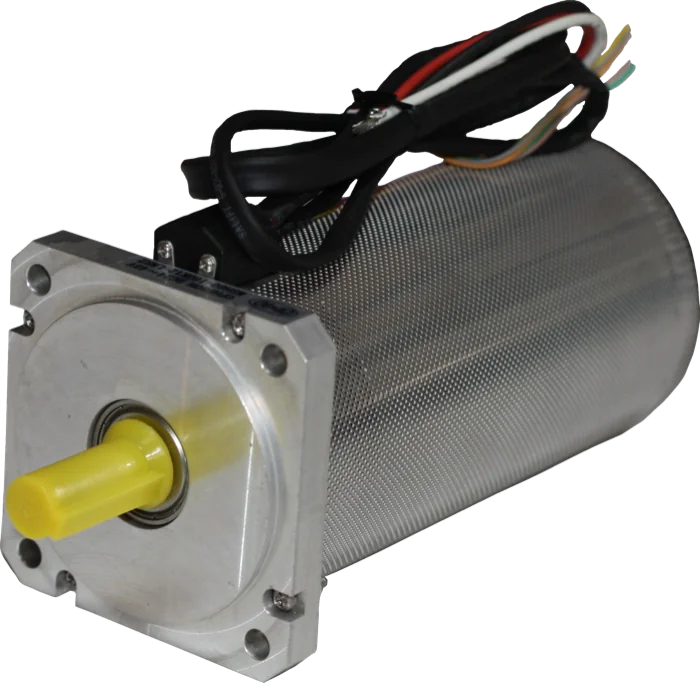
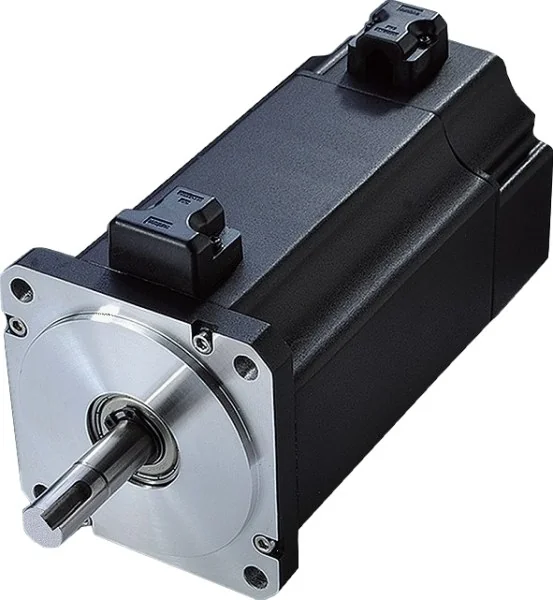
- 鉄心(コア)を使わないコアレスのブラシレスモーターと、駆動用のドライバ
- 企業の説明
(得意技術) - 鉄心がないため、コギング(回転のひっかかり)がない
- 同社の比較で、パワーアップ型(CPHB)は同じ体積で出力 4.4 倍・重量あたり 5.0 倍(比較の対象と条件は同社ページのグラフ)
- CPHB80H は 80×80×159 mm・2,600 g で、連続定格出力 890 W(48 V 時)
- 解決できる課題
- コギングをなくして、滑らかに回したい
- 軽く小さいまま出力を上げたい
- 編集部の補足
- 回転のなめらかさと、軽さ・小ささの両方が要る用途で、鉄心のあるモーターと比べる候補になります。
関係する課題ページ
銀河電機工業株式会社
公式サイトを見る ↗巻線を樹脂で封止するモールドステータ
- 事業
- DCブラシレスモーター、ビルトインモーター、電動アクチュエーターなど、オーダーメイドのモーターの設計・製造
- 企業の説明
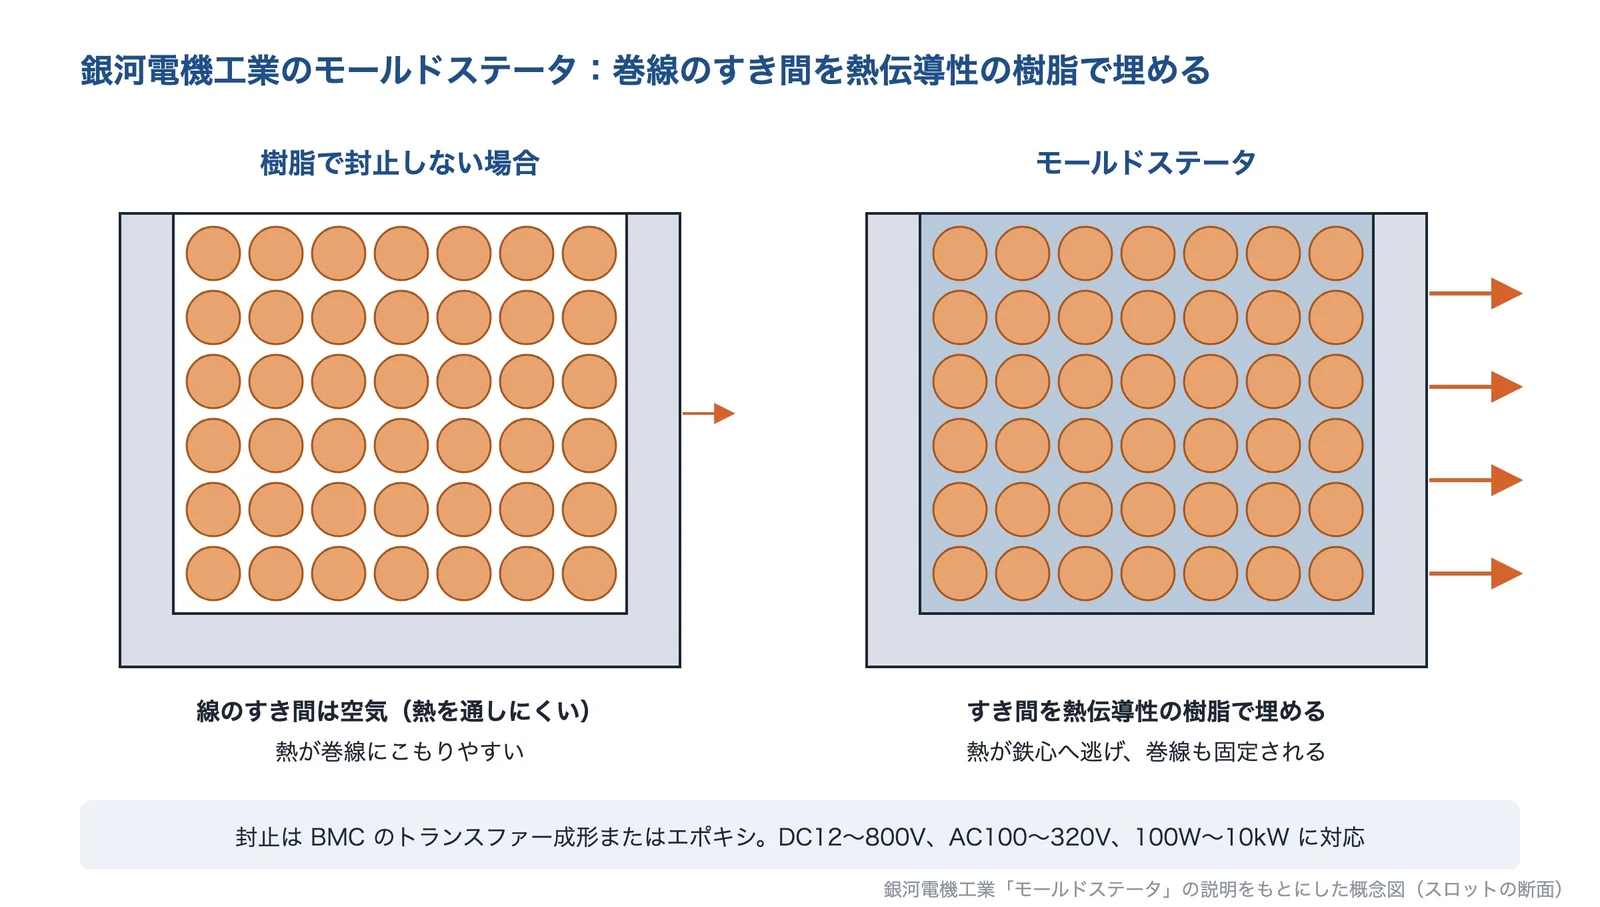
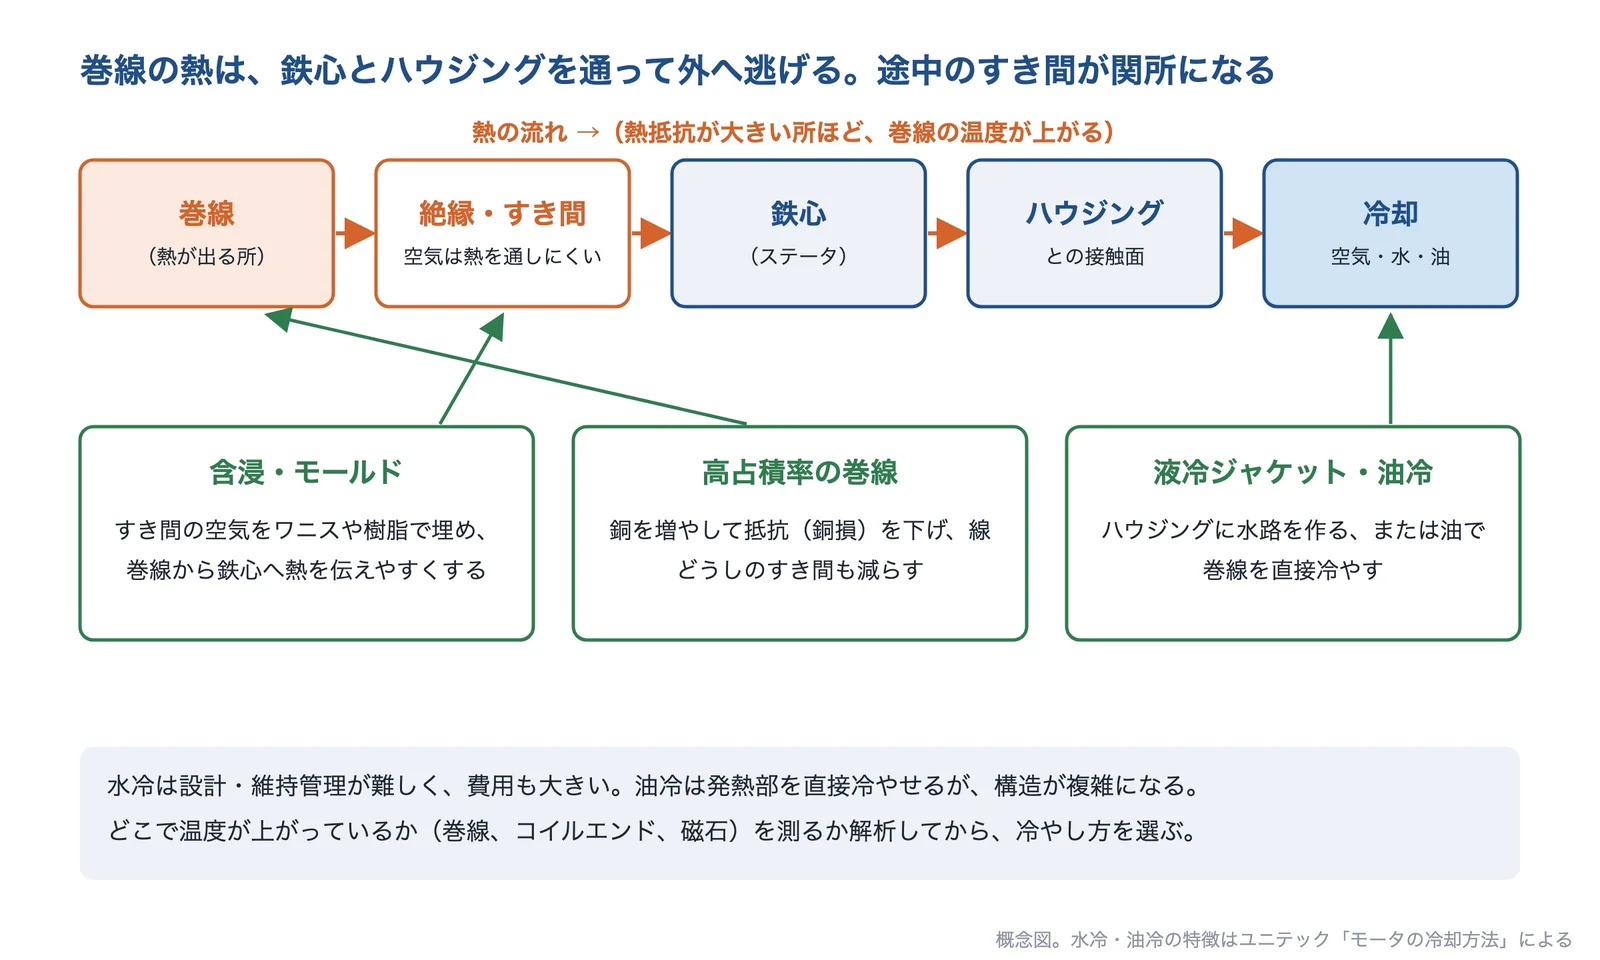
(得意技術) - モールドステータ:巻線コイルを熱伝導性の樹脂で封止し、放熱を高めて高出力・高効率を安定させる。巻線を固定するので、振動・騒音も抑えられるとしている
- 封止の方法は、BMC のトランスファー成形、またはエポキシ樹脂での封止
- 対応範囲は DC12〜800V、AC100〜320V、出力100W〜10kW
- 解決できる課題
- 連続運転で巻線の温度が上がり、出力を上げられない
- 巻線の振動・騒音も合わせて抑えたい
- 用途に合わせたオーダーメイドのモーターを相談したい
- 編集部の補足
- 事例として、産業用サーボモーターや、工作機械の主軸(連続して高い負荷で運転するときの放熱性能の改善)を挙げています。巻線の温度で出力が頭打ちになるときの相談先になります。
関係する課題ページ
浦谷エンジニアリング株式会社
公式サイトを見る ↗占積率を高めるエッジワイズコイル
- 事業
- 平角線を使ったエッジワイズコイルなど、モーター用のコイルの試作・製造
- 企業の説明
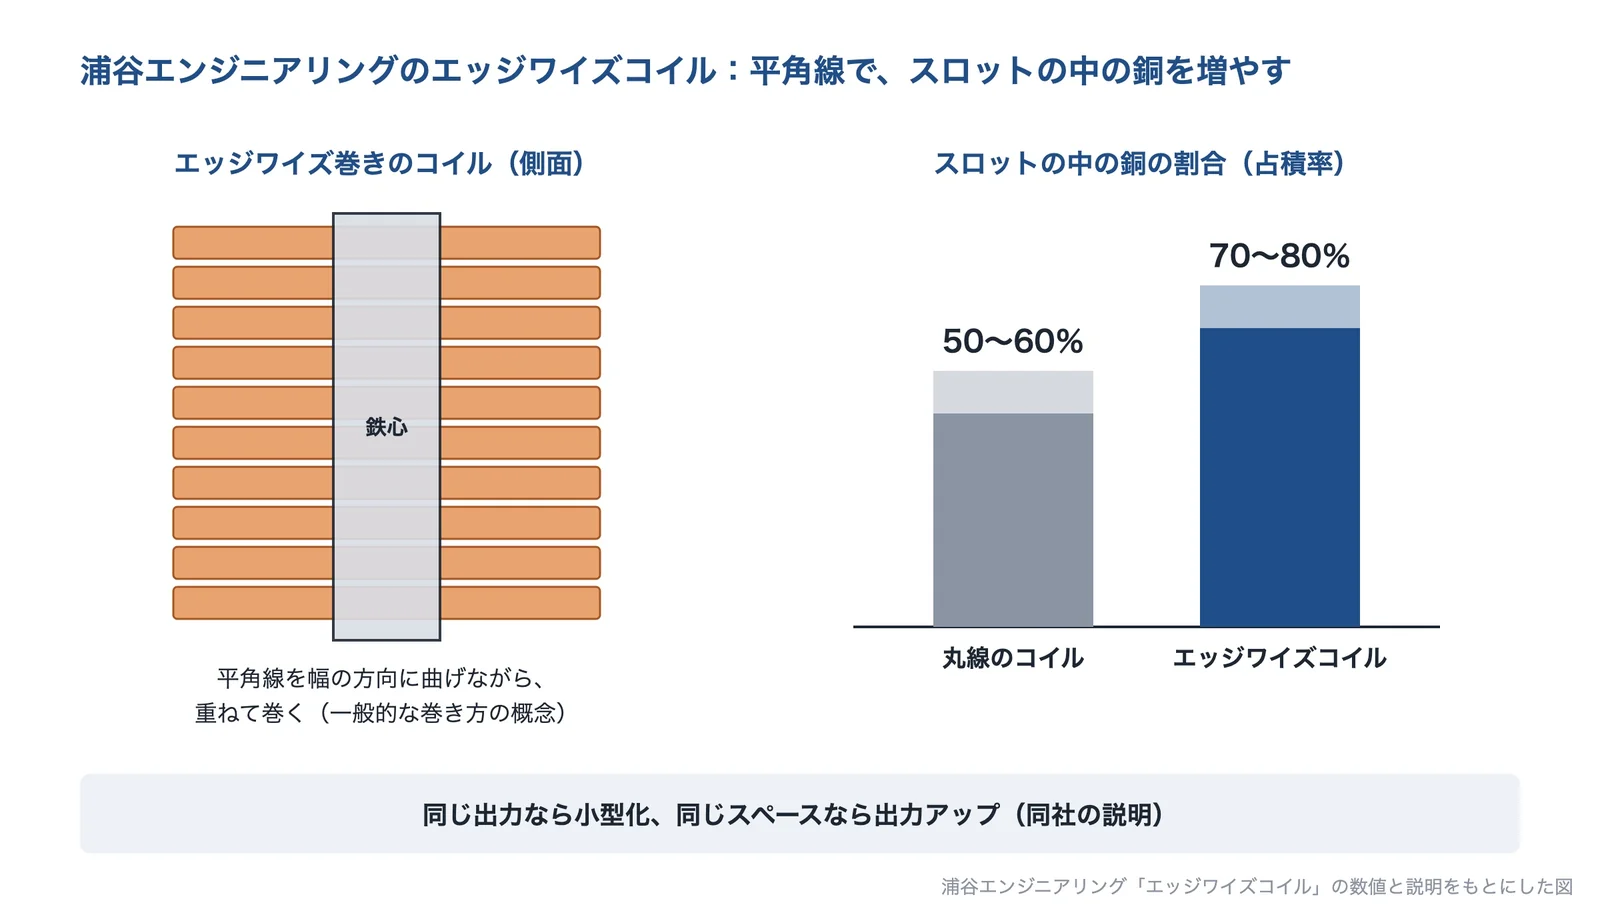
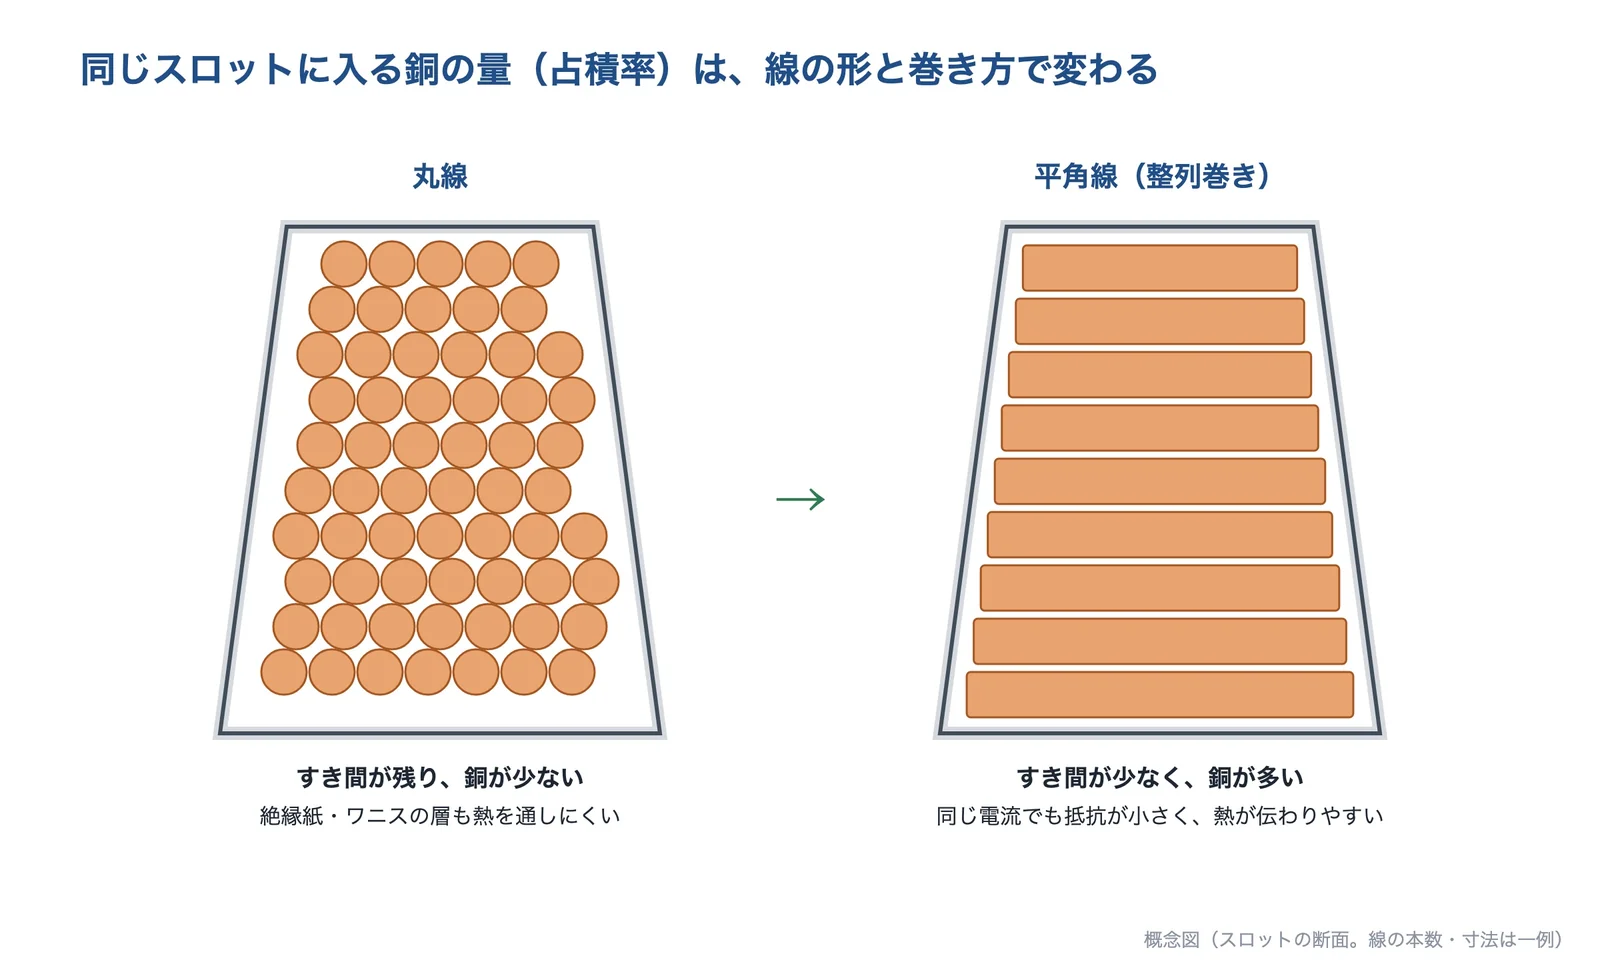
(得意技術) - 平角線を使ったエッジワイズコイルで、占積率を70〜80%まで高められるとし、丸線のコイルは50〜60%と説明している
- 丸線のコイルと同じくらいの出力なら小型化でき、同じスペースなら出力を上げられるとしている
- 自動車用モーターの事例では、分布巻・集中巻・アキシャルギャップの3つのタイプを紹介している
- 解決できる課題
- 巻線がスロットに入りきらず、電流を増やせない
- 同じ大きさのまま、コイルを替えて出力を上げたい
- アキシャルギャップモーターのコイルを試作したい
- 編集部の補足
- 事例のページでは、自動車用モーター、ロボット用モーター(アクチュエーター)、EV の駆動モーターのコイルを紹介しています。巻線がスロットに入りきらないときの相談先になります。
関係する課題ページ
株式会社大洋電機エンジニアリング
公式サイトを見る ↗ハルバッハ配列のモータ
- 事業
- 特殊用途のモーター・発電機の開発・製作、試験装置の設計・製作、磁気回路の設計と磁場解析
- 企業の説明
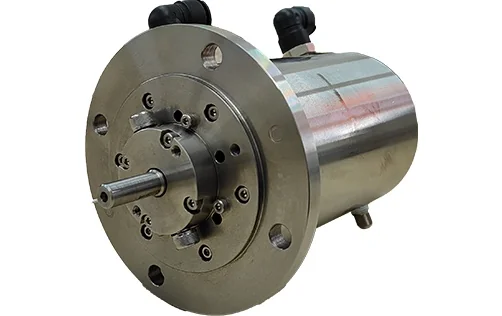
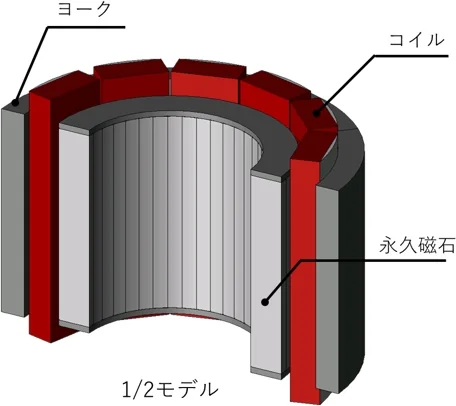
(得意技術) - 永久磁石の着磁の向きを少しずつ回して並べ、片側に正弦波状の磁束を集めるハルバッハ配列を使った同期モーター
- 大容量は〜30kW、最高回転速度は〜60,000min⁻¹ としている。インダクタンスがとても小さいので、高速でも大きいトルクを出せるとしている
- 電磁鋼板の磁束の飽和による出力の限界がなくなるとし、コギングがなく、トルクリップルが小さい、小型・軽量化できる、と説明している
- 解決できる課題
- 高速で回したいが、鉄心の損失や電圧の不足で頭打ちになる
- 同じ大きさのまま、出力を上げたい
- 特殊な用途のモーターや発電機を、磁気回路の設計から相談したい
- 編集部の補足
- 電圧、回転数、冷却方式などは用途に合わせて個別に設計し、機械に組み込むビルトインタイプにも対応するとしています。
関係する課題ページ
株式会社ダイナックス
公式サイトを見る ↗薄型のアキシャルギャップモータ
- 事業
- エクセディの100%子会社。製品の1つとして、アキシャルギャップモーターを紹介している
- 企業の説明
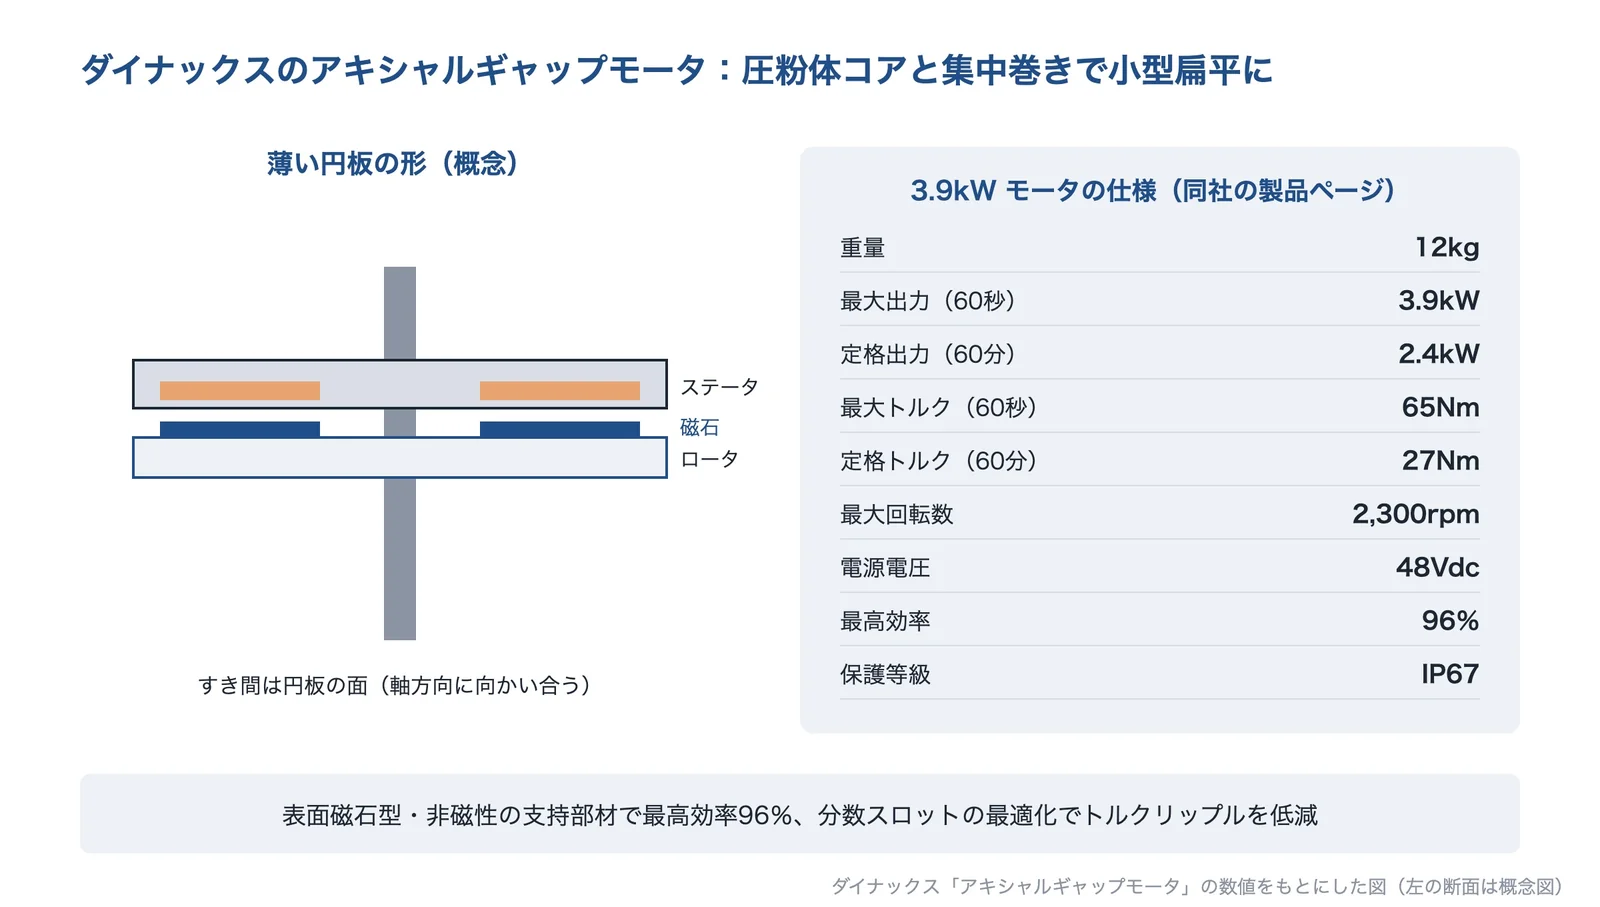
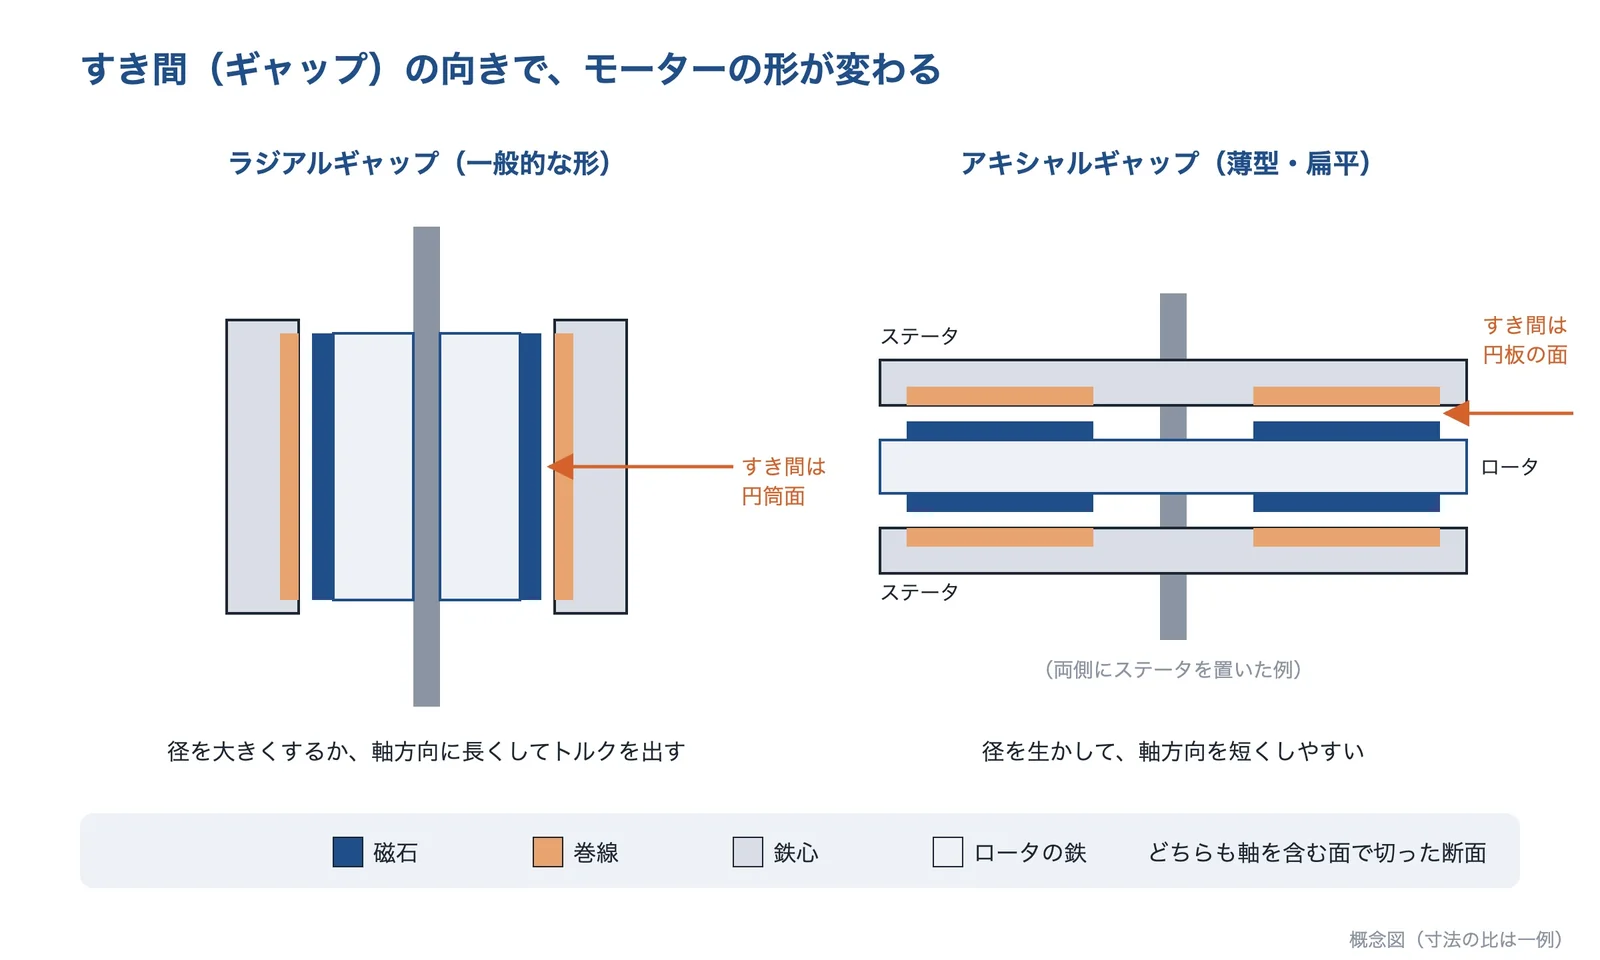
(得意技術) - 3D 構造の圧粉体コアとコイルの集中巻きで、小型扁平化を実現したとしている。省スペースで軽量、高効率が特長
- 表面磁石型・非磁性の支持部材で最高効率96%。分数スロットの最適化でトルクリップルを減らしたとしている
- 3.9kW モータ:重量12kg、最大出力3.9kW(60秒)、最大トルク65Nm(60秒)、最大回転数2,300rpm、電源電圧48Vdc、IP67
- 解決できる課題
- 軸方向の長さが取れない所に、大きいトルクのモーターを収めたい
- 減速機を使わず、車輪などを直接回したい
- モーターの特性と取り付け形状を、用途に合わせて設計してほしい
- 編集部の補足
- 要求に応じて、モーターの特性や取り付けの形の設計を提案するとしています。軸方向の長さが取れない所に、大きいトルクのモーターを収めたいときの候補です。
関係する課題ページ
株式会社前田精密製作所
公式サイトを見る ↗超小型の波動歯車減速機
- 事業
- 超小型の減速機の開発事例を公開している(1954年に法人化)
- 企業の説明
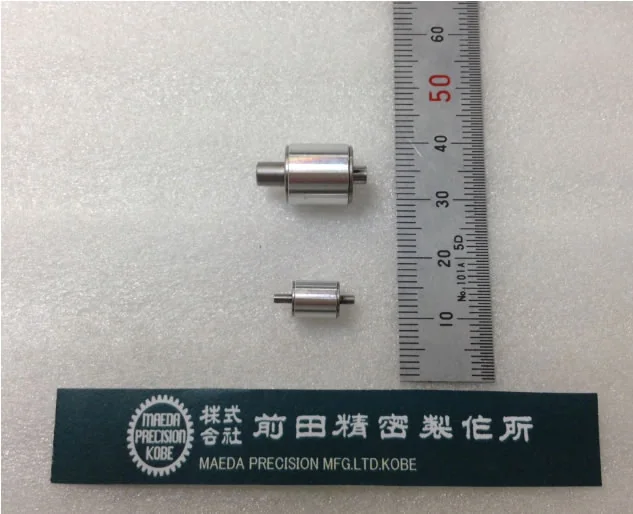
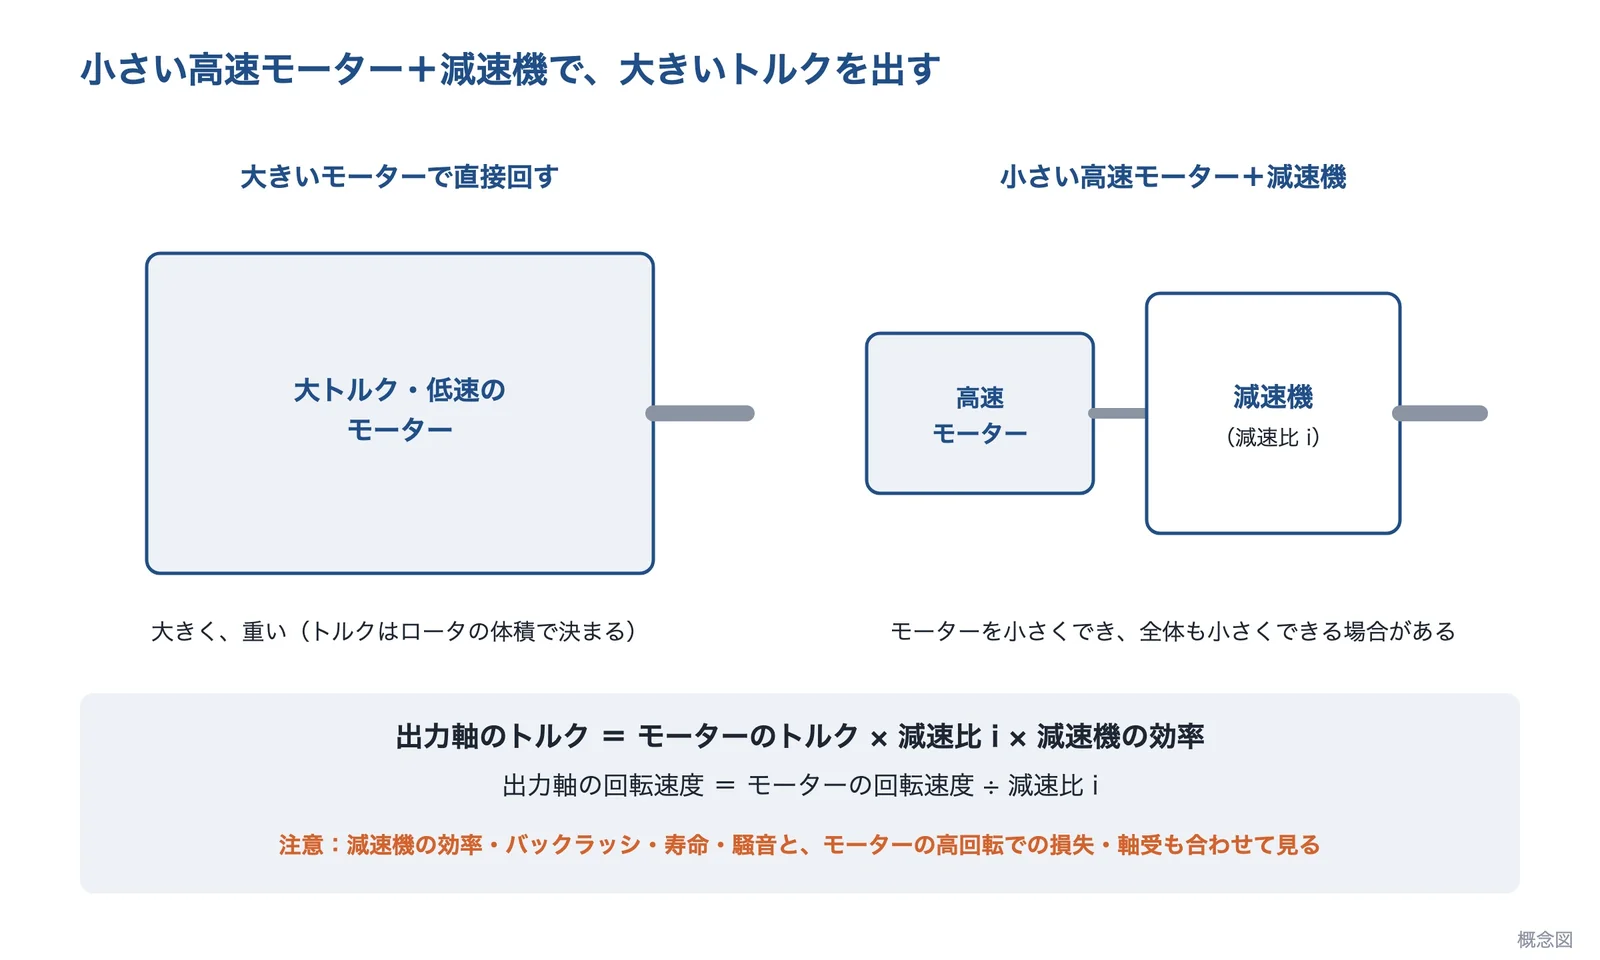
(得意技術) - 外径6mm、減速比50の超小型の波動歯車減速機。歯は0.04モジュール(ピッチ0.125mm)で、最も薄い所は50μm以下としている
- 外径10mm の減速機では、減速比50で、負荷トルク0.15N·m を確認したとしている
- ロボットハンドの指の関節に直接組み込む用途を想定している。超小型の遊星減速機の実績もあるとしている
- 解決できる課題
- 小さいモーターの回転を落として、大きいトルクにしたい
- ロボットハンドの指など、とても小さい関節に減速機を入れたい
- 小さな歯車・減速機を試作したい
- 編集部の補足
- モーターを大きくせずにトルクを上げたいとき、小さい高速モーターと組み合わせる減速機の相談先になります。
関係する課題ページ
ネクストコアテクノロジーズ株式会社
公式サイトを見る ↗アモルファス積層コア
- 事業
- HILLTOP、BIZYME、小松精機工作所の3社の合弁会社(2022年設立)。アモルファス合金を使ったモーターの鉄心(コア)の量産技術を開発
- 企業の説明
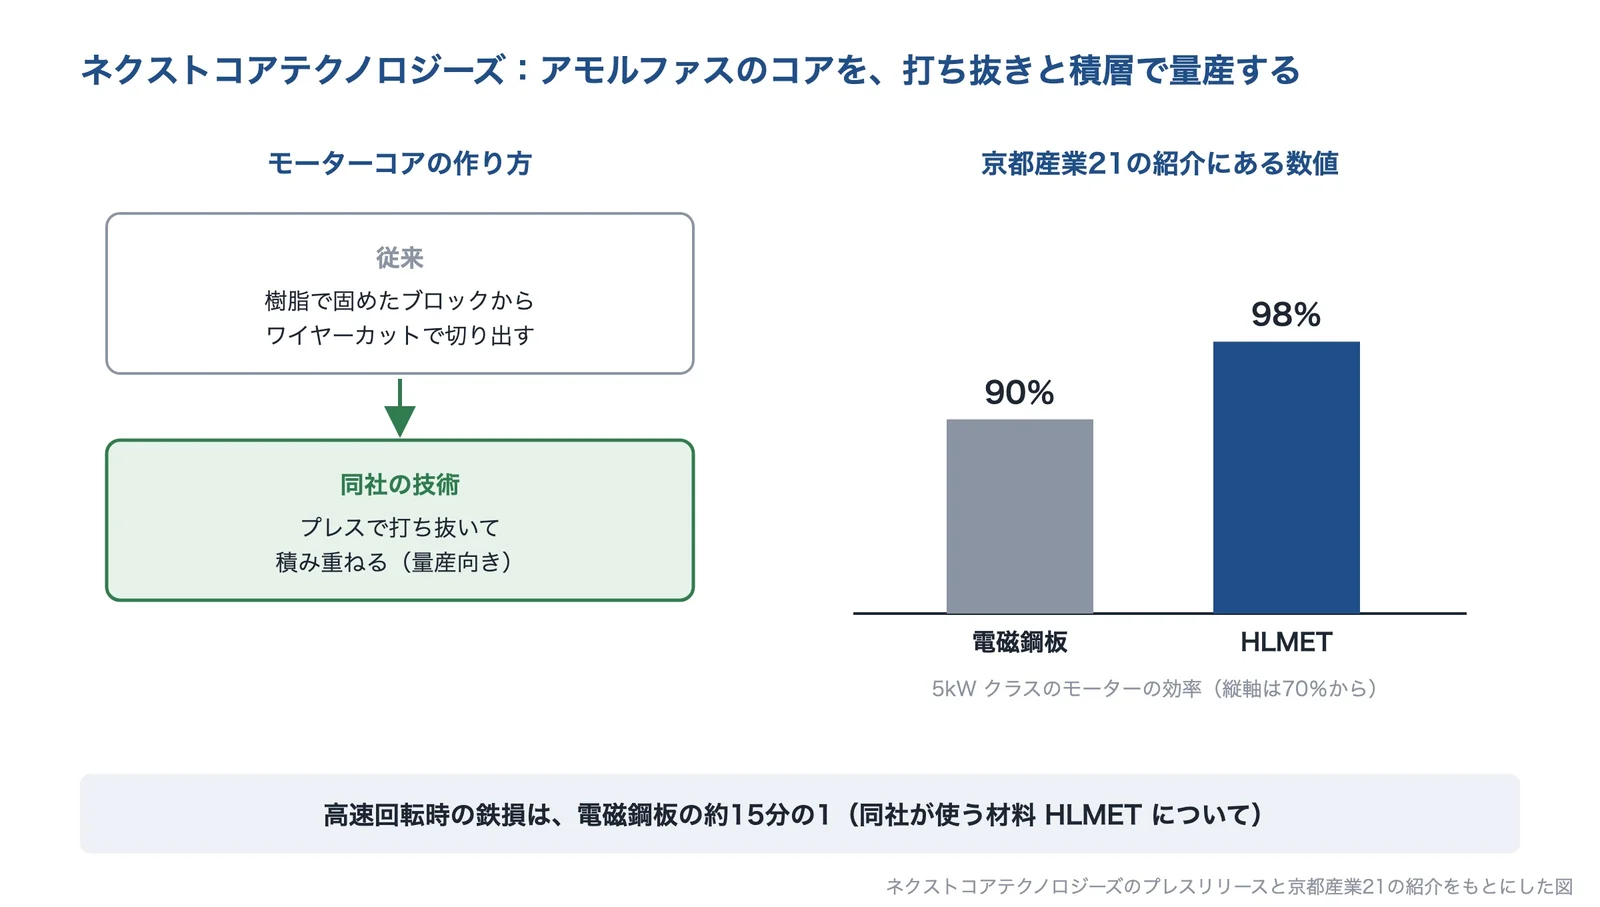
(得意技術) - 鉄基アモルファス合金のモーターコアを、プレスで打ち抜いて積み重ねる量産技術を開発したとしている(2024年7月の発表)
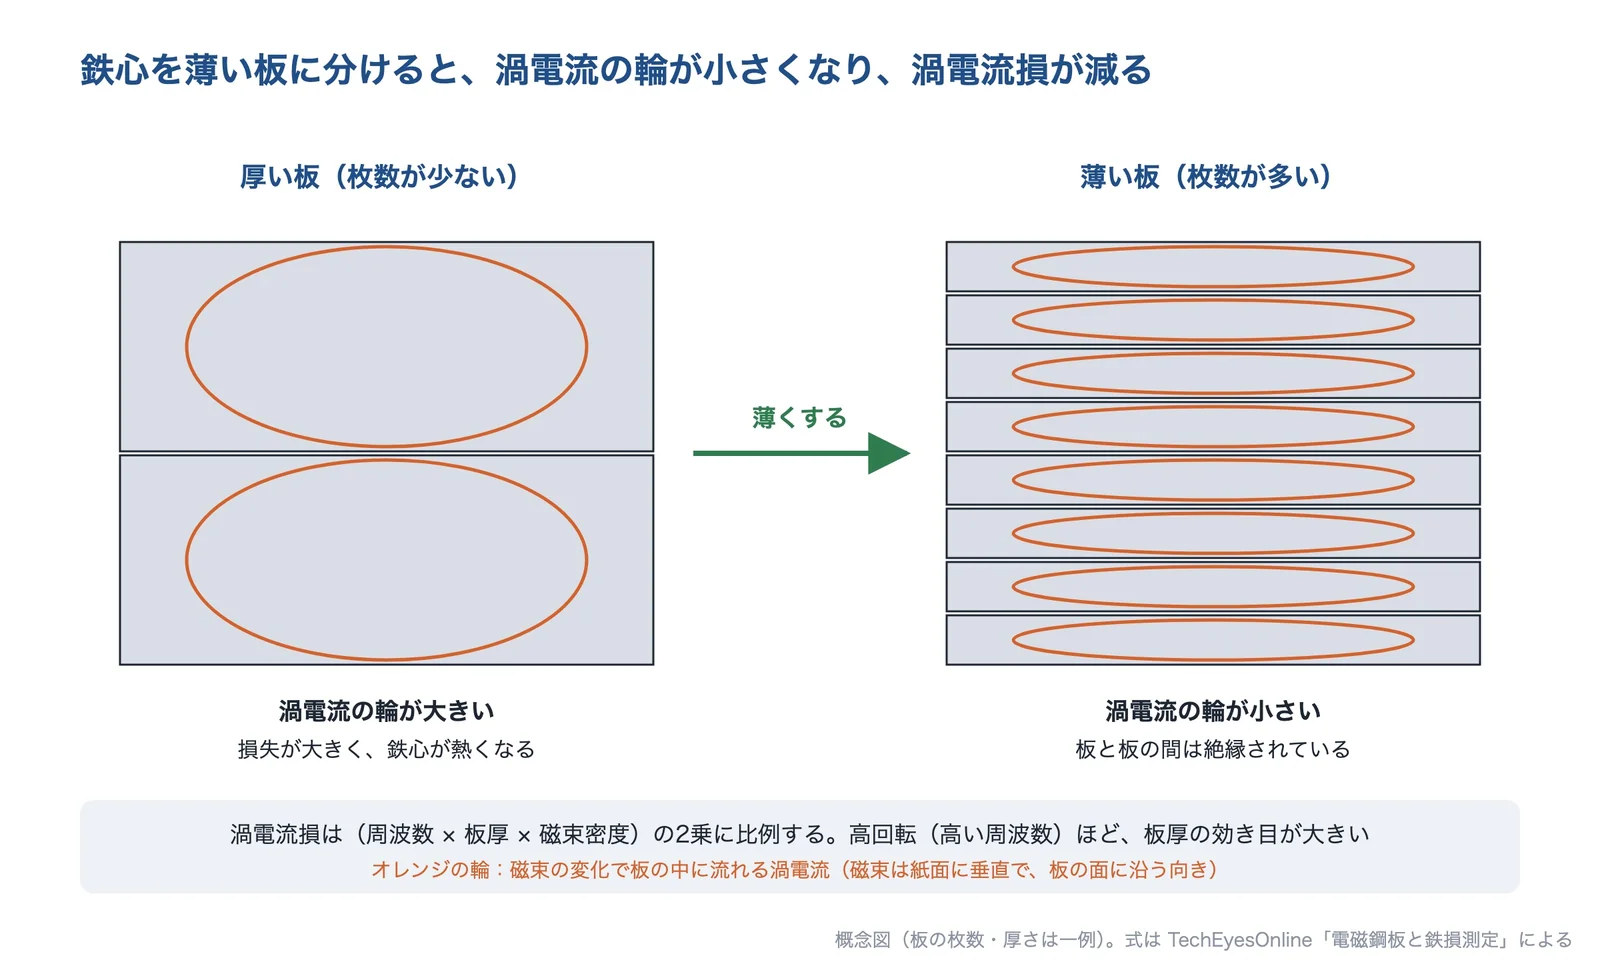
- 京都産業21の紹介では、同社が使う材料 HLMET の高速回転時の鉄損は、電磁鋼板の約15分の1としている
- 同じ紹介で、5kW クラスのモーターの効率が、電磁鋼板で90%、HLMET で98%としている
- 解決できる課題
- 高回転にすると鉄心が熱くなり、効率が落ちる
- 電磁鋼板の鉄心を、損失の小さい材料に替えたい
- アモルファスのコアを、打ち抜きで量産したい
- 編集部の補足
- 京都産業21の紹介では、佐賀県に量産試作の拠点を開設中で、2026年10月の稼働開始を予定としています。高回転で鉄心の損失が大きくなるときの候補です。
関係する課題ページ
CKD株式会社
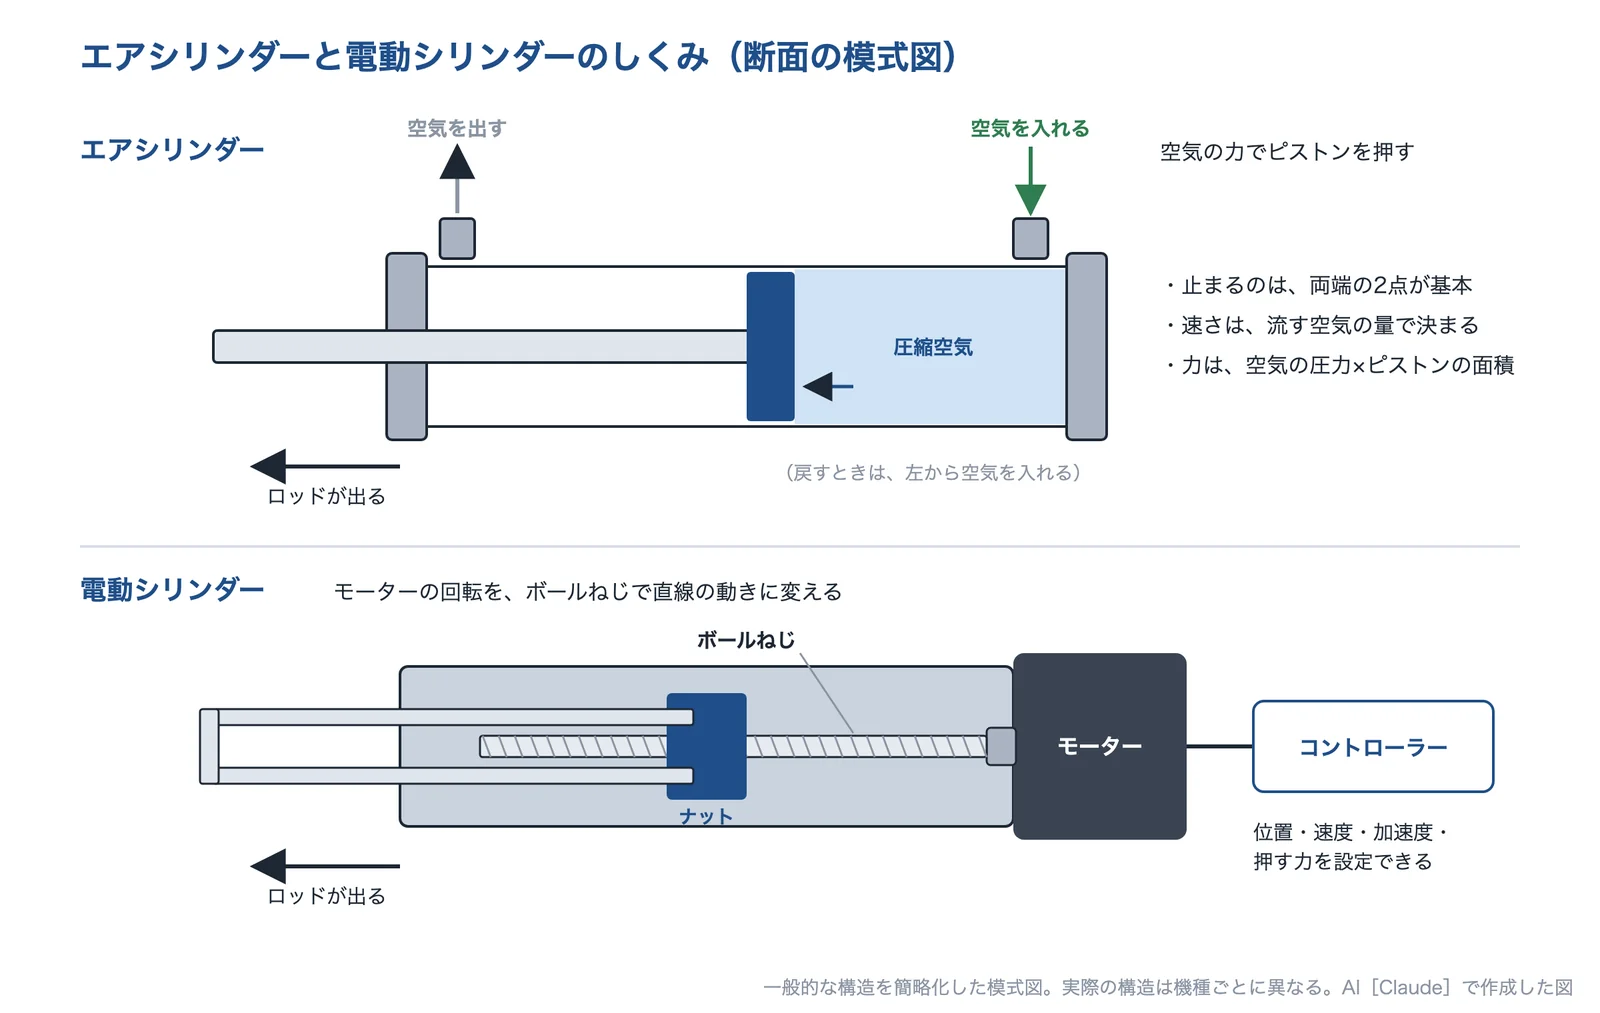
公式サイトを見る ↗エアと電動の両方を作り、工程ごとに使い分けを提案する
- 事業
- 空気圧機器と自動機械のメーカー(1943年設立)。エアシリンダーと電動アクチュエーターの両方を作っている
- 企業の説明
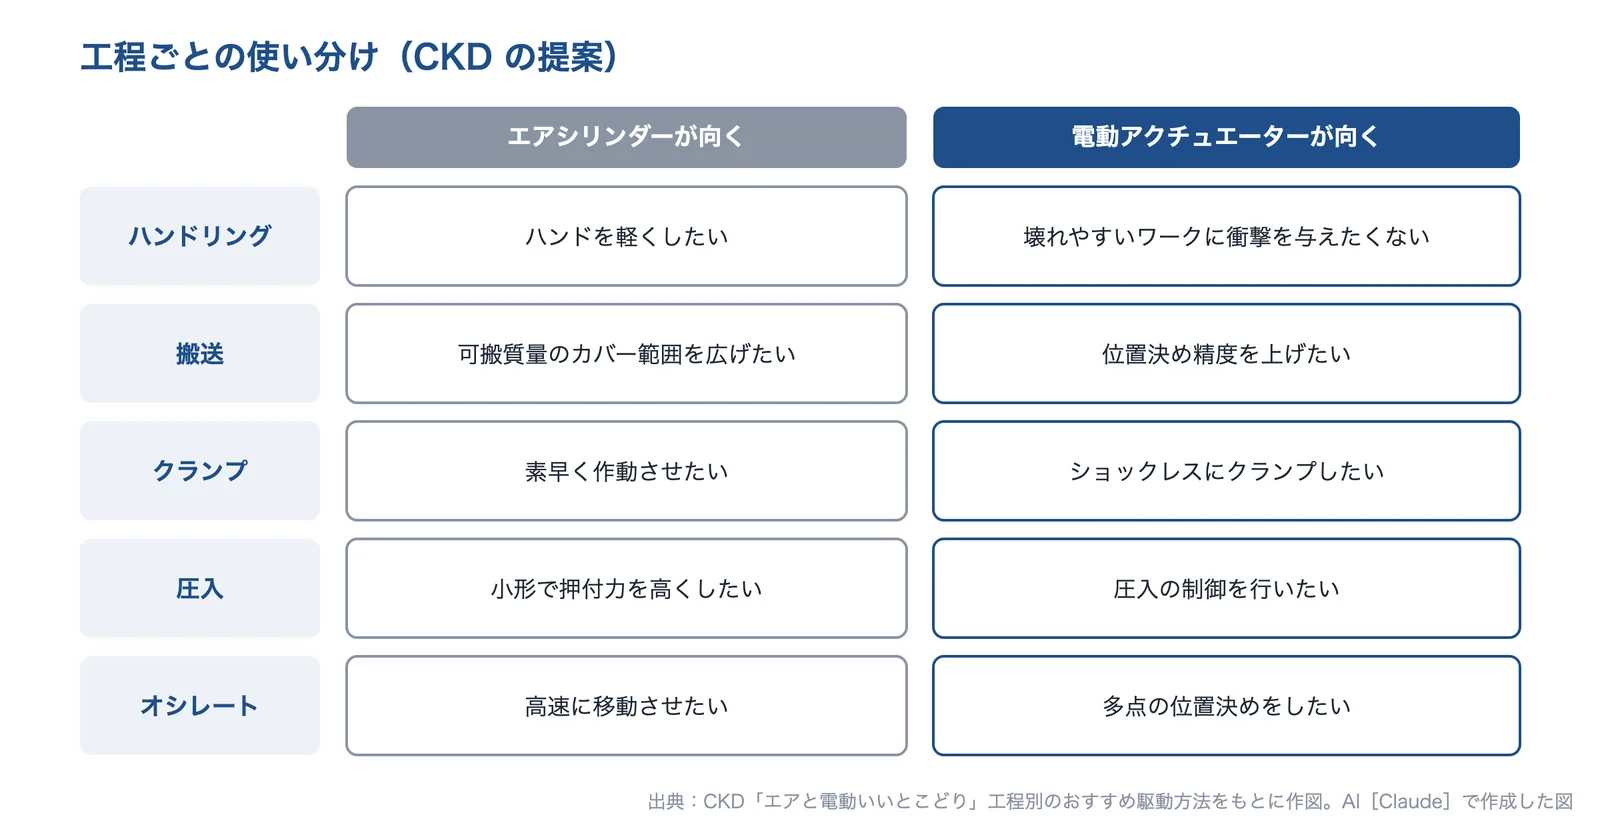
(得意技術) - ハンドリング・搬送・クランプ・圧入・オシレートの5つの工程ごとに、エアが向く場合と電動が向く場合を示している
- エア機器と取付互換で、サイズも推力も同等レベルの電動アクチュエーター F シリーズを用意している
- 2点間の位置決めとクランプ・把持に特化した D シリーズは、専用ツールが不要で、3点の入力信号で動くとしている
- 解決できる課題
- エアと電動のどちらを使うか、工程ごとに決めたい
- 今の取付けのまま、エアシリンダーを電動に替えたい
- 圧入の力や、クランプの衝撃を制御したい
- 編集部の補足
- 同社の比較では、圧入について「1分間の動作回数が少なければ、エアでも CO2 排出量は抑えられる」、クランプについて「電動はクランプ時間が長いほど消費電力量が増える」としています。
関係する課題ページ
PSi株式会社
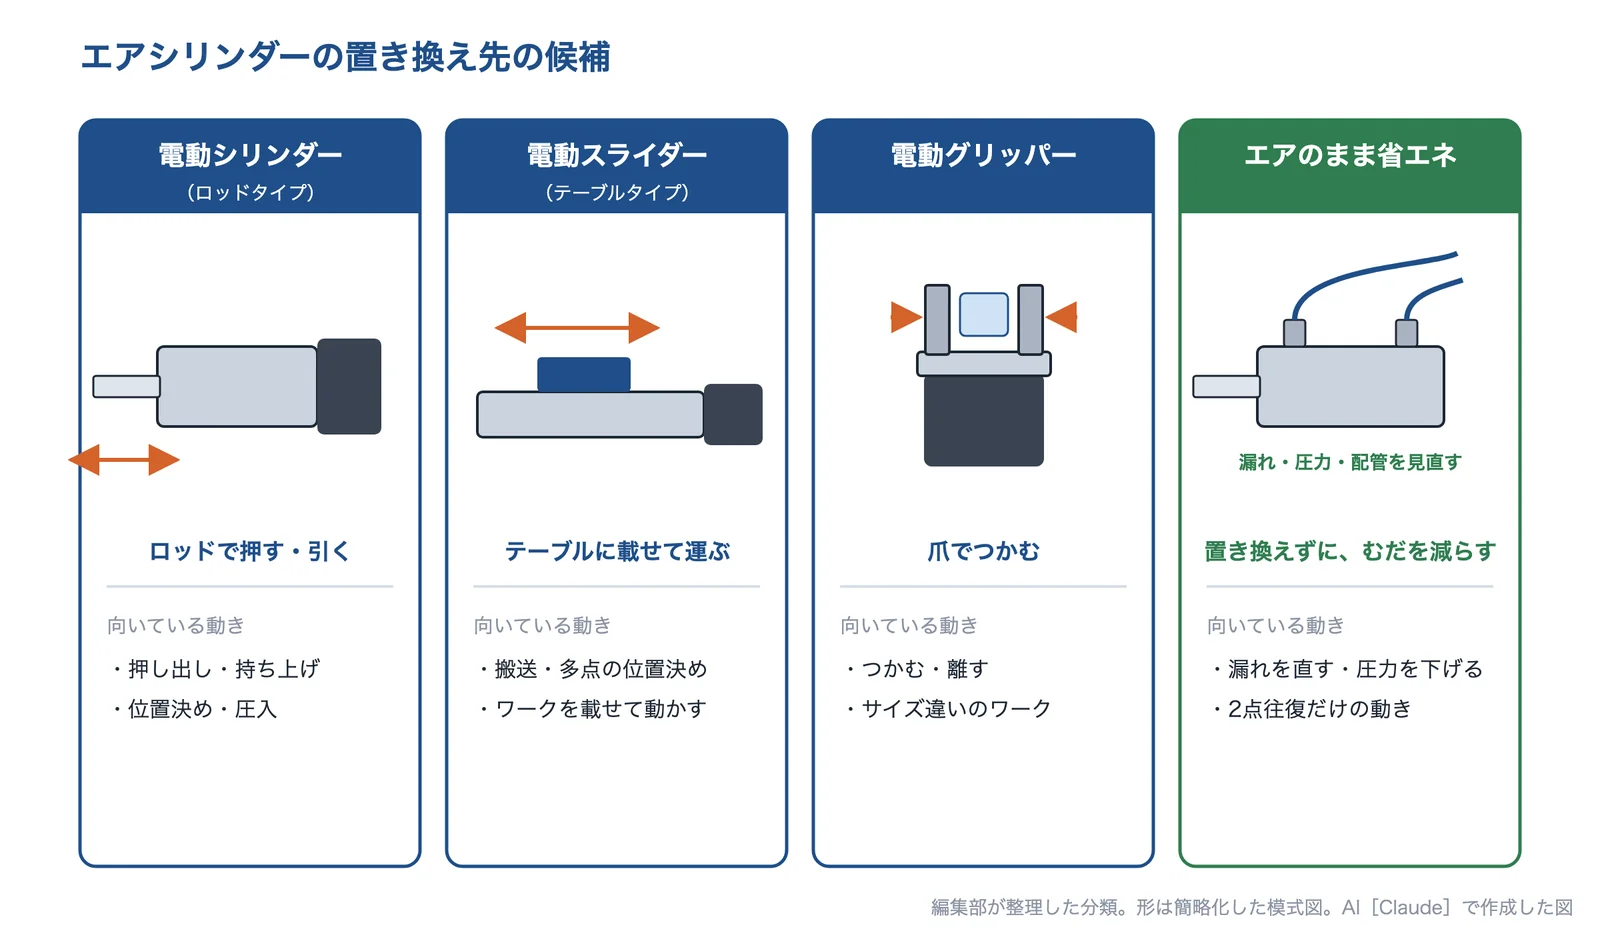
公式サイトを見る ↗小型・軽量の電動グリッパーで、ロボットのハンドを電動にする
- 事業
- 電動グリッパーのほか、自動化機器(FA)の装置・機構・制御盤・プログラム、ロボットハンドの設計製作(2017年設立)
- 企業の説明
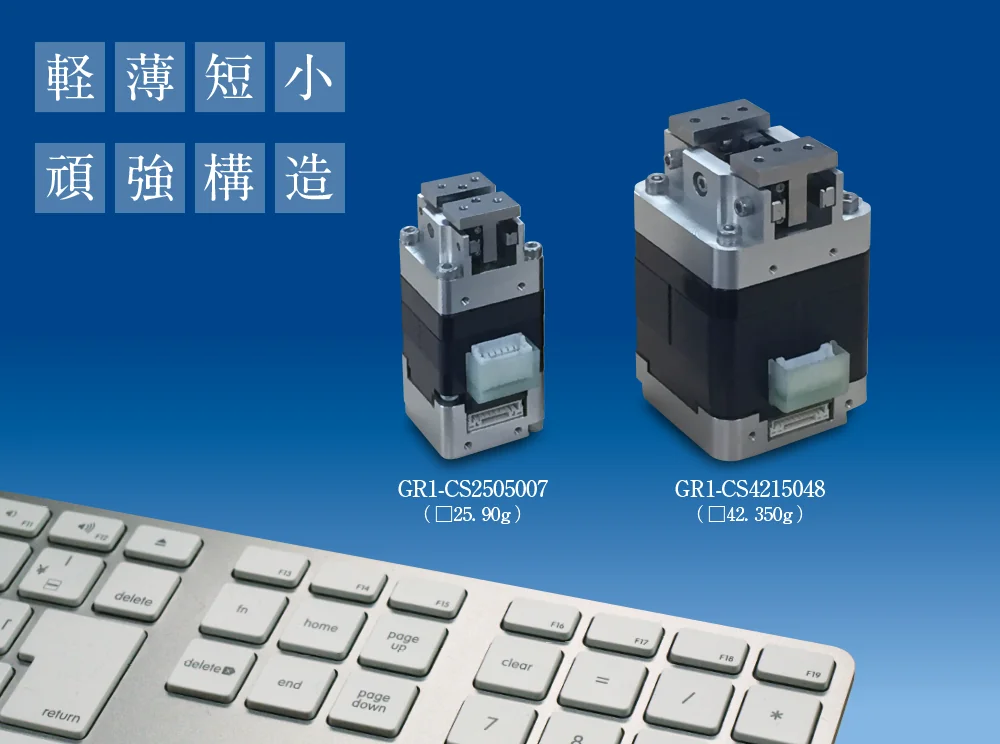
(得意技術) - □25 のモーターの CS2505007 は重さ90g・最大連続把持力7N・開閉ストローク6mm、□42 の CS4215048 は350g・48N・16mm
- 低慣性カム構造で、高精度・高速タクトを実現したとしている。軽量化により、ロボットの高速化・小型化ができるとしている
- ロボットと機器の取付け、フランジやグリッパーの爪の設計・製作にも対応する
- 解決できる課題
- ロボットのハンドに、軽くて小さい電動グリッパーを使いたい
- ハンドを軽く・小さくして、ロボットを速く動かしたい
- グリッパーの爪や取付けのフランジも含めて相談したい
- 編集部の補足
- ロボットのハンドをエアから電動にするとき、軽さと小ささを重く見る場合の候補です。
関係する課題ページ
株式会社ティーエイチエー
公式サイトを見る ↗自動機を設計製作し、エアと電動のグリッパーの選び方を公開
- 事業
- 専用機・試験装置・自動化装置の設計製作(1985年設立)。自動組立機、圧入・性能試験の装置、搬送装置、産業用ロボットのティーチングなど
- 企業の説明
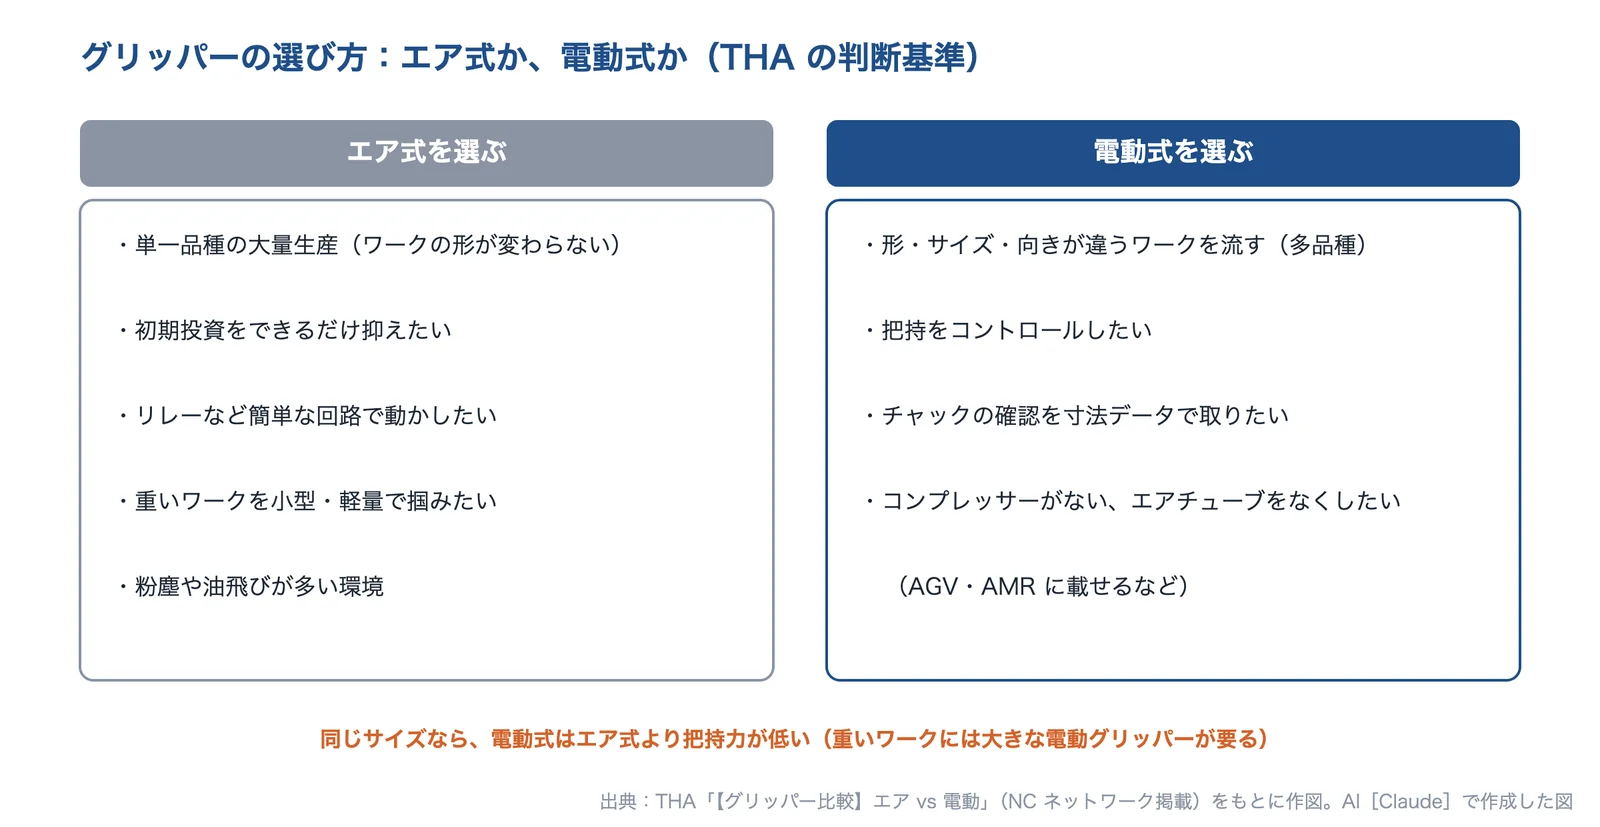
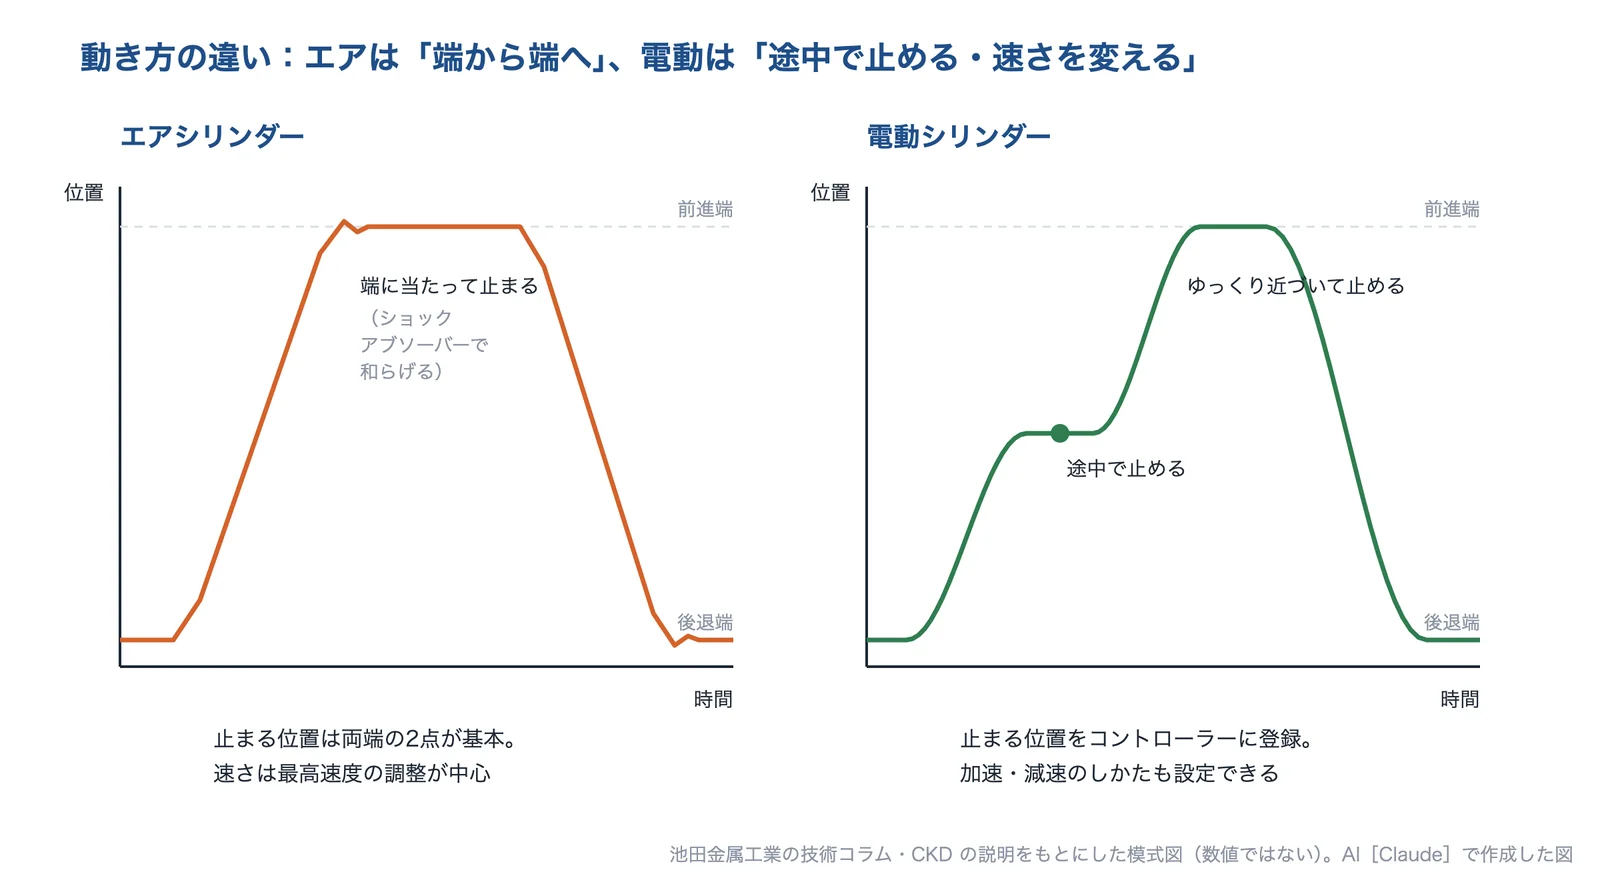
(得意技術) - ロボットのグリッパーについて、エア式と電動式のしくみ・長所・短所と、どちらを選ぶかのチェックリストを公開している
- エア式は小型でも力が出て初期コストが安い一方、全開か全閉の2位置が基本で中間停止ができず、エア配管・エア漏れ・電気代がかかるとしている
- 電動式は1台でサイズの違うワークに対応でき、把持力や速さを調整できる一方、同じサイズではエア式より把持力が低いとしている
- 解決できる課題
- ロボットのグリッパーを、エア式にするか電動式にするかの判断基準を知りたい
- 自動組立機・圧入や性能試験の装置・搬送装置を設計製作してほしい
- 産業用ロボットのプログラムやティーチングを頼みたい
- 編集部の補足
- グリッパーをエアのままにするか電動にするかを、装置の設計から相談したいときの候補です。
関係する課題ページ
株式会社SIRC
公式サイトを見る ↗クランプで付ける電力センサで、コンプレッサーの電力を測る
- 事業
- 電線にクランプで取り付ける IoT 電力センサと、データを集めるクラウド(大阪市立大学発のスタートアップ。2015年設立)
- 企業の説明
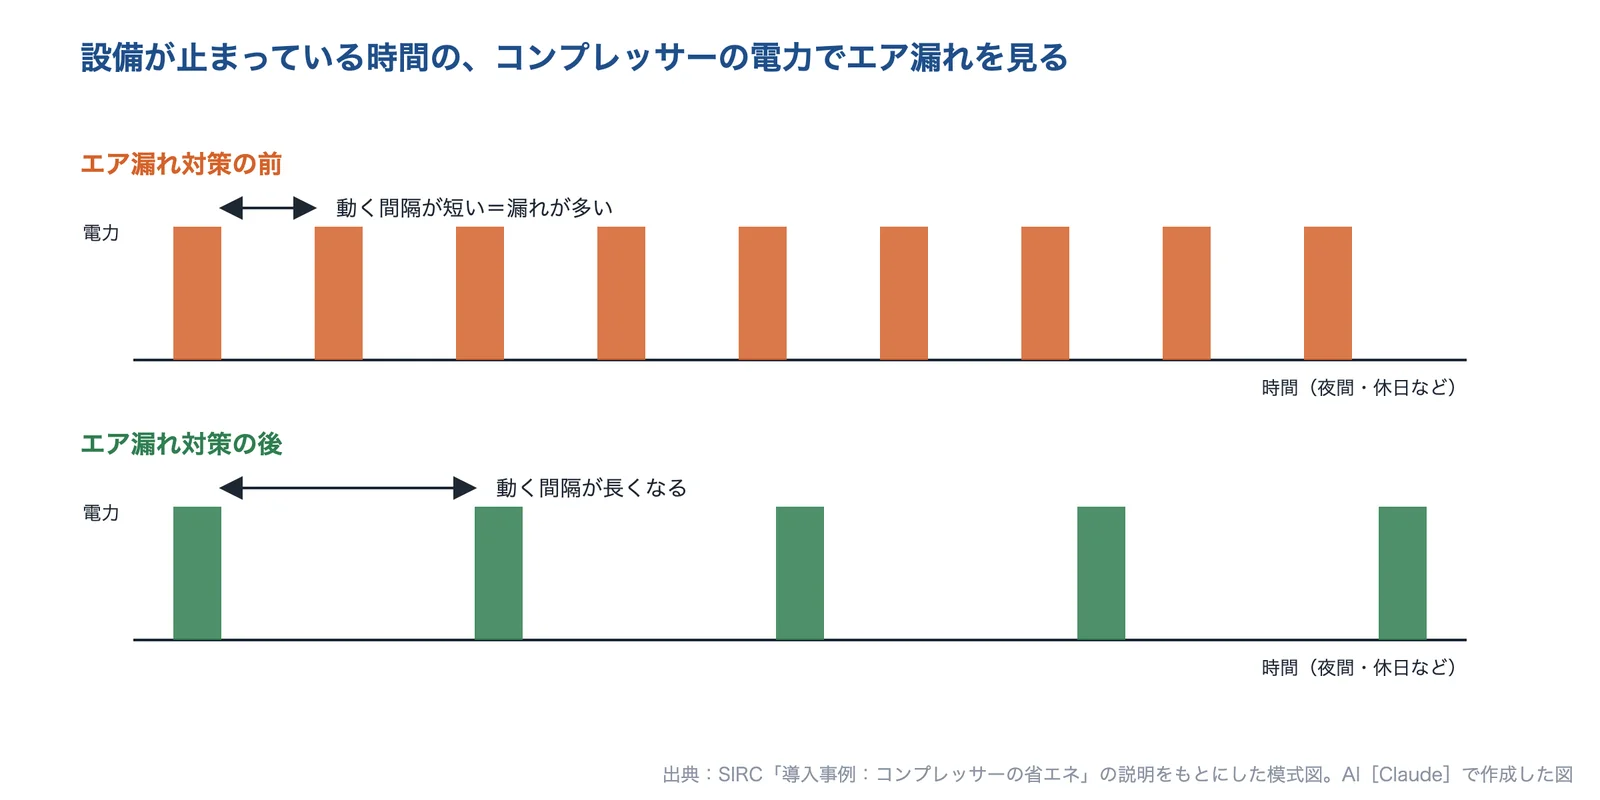
(得意技術) - 2つのセンサヘッドを2本の線にクランプするだけで、コンプレッサーの電力を測れるとしている。省エネ対策の前後を比べて、効果を確かめられる
- 稼働していない時間帯の電力を測り、圧力を保つためにコンプレッサーが時々動く間隔に注目する。漏れが多いと間隔が短く、対策すると長くなる
- 吸気温度が低いほど効率が高く、吸気温度を40℃から30℃に下げると約3%効率が上がるとしている
- 解決できる課題
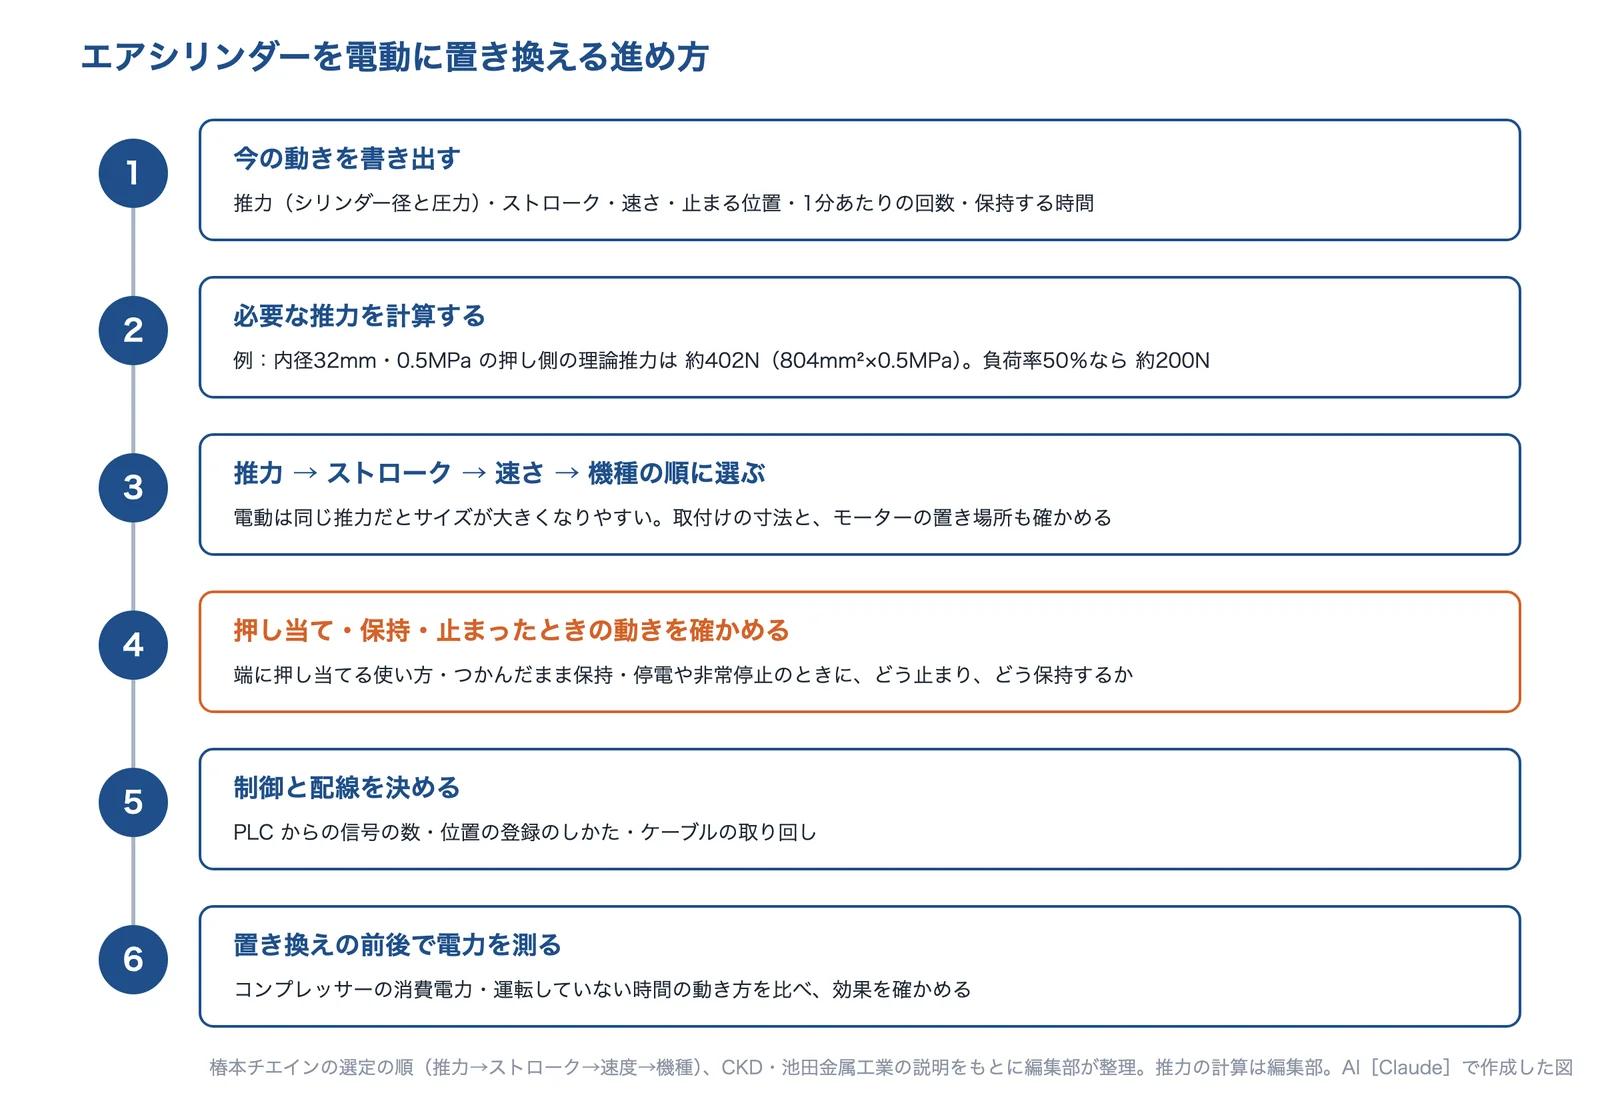
- エアシリンダーを電動にする前と後で、電力がどれだけ変わったかを測りたい
- コンプレッサーのエア漏れを、電力の記録から見つけたい
- 工事をせずに、設備の電力を測りたい
- 編集部の補足
- エアシリンダーを電動に置き換える前と後で、電力がどれだけ変わったかを確かめたいときの候補です。
関係する課題ページ
株式会社エアモア
公式サイトを見る ↗音響カメラでエア漏れを探し、損失金額に換算する
- 事業
- エア漏れに関係する製品の販売と、エア漏れの診断サービス(2024年設立)
- 企業の説明
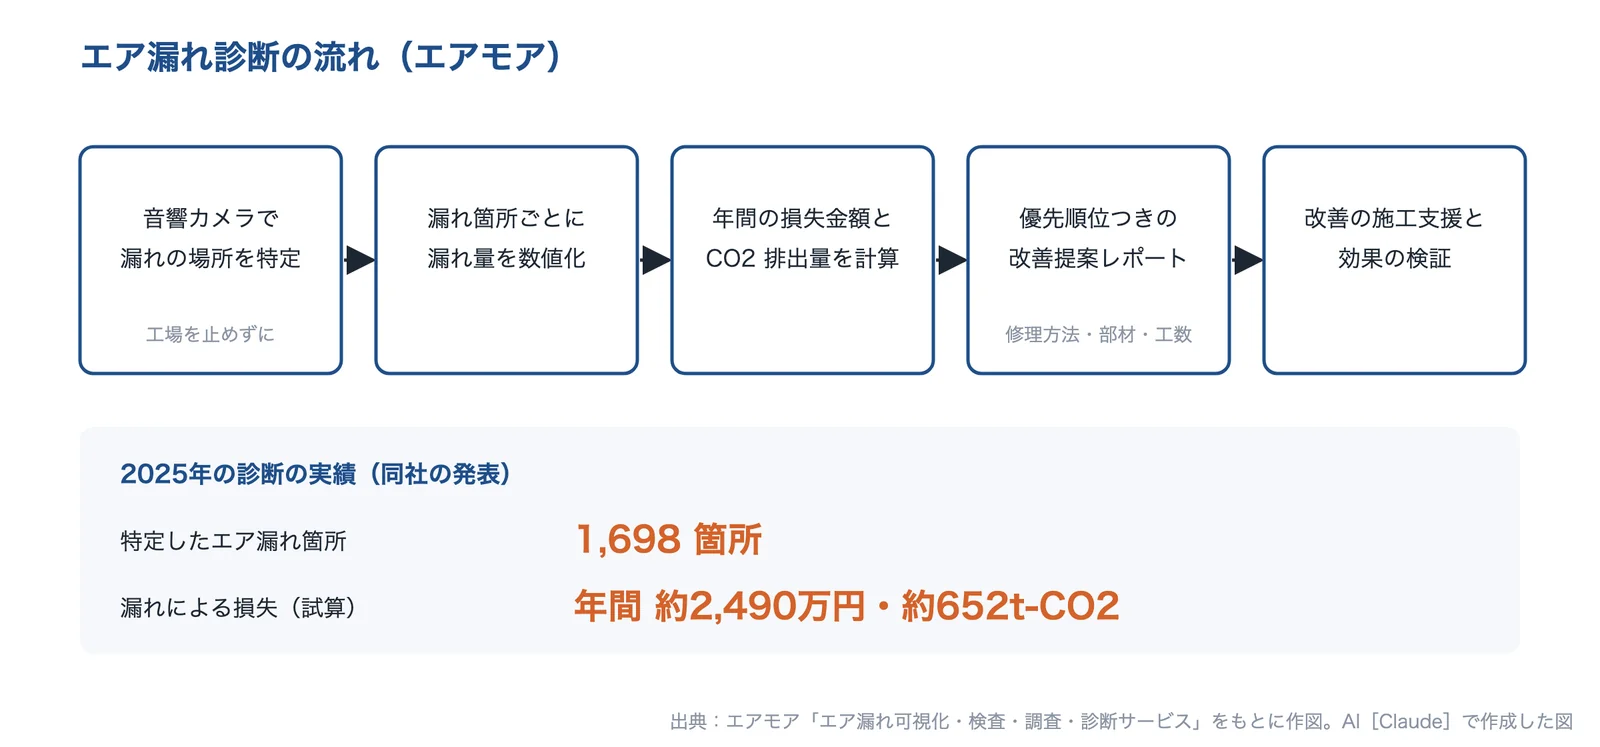
(得意技術) - 音響カメラで工場のエア漏れを見える化し、工場を稼働させたまま漏れ箇所を特定する
- 漏れ箇所ごとに漏れ量・年間の損失金額・CO2 排出量を計算し、優先順位を付けた改善提案のレポートにまとめる
- 漏れ量(L/min)、コンプレッサーの効率、年間稼働時間、電力単価から、損失額を計算する手順を公開している
- 解決できる課題
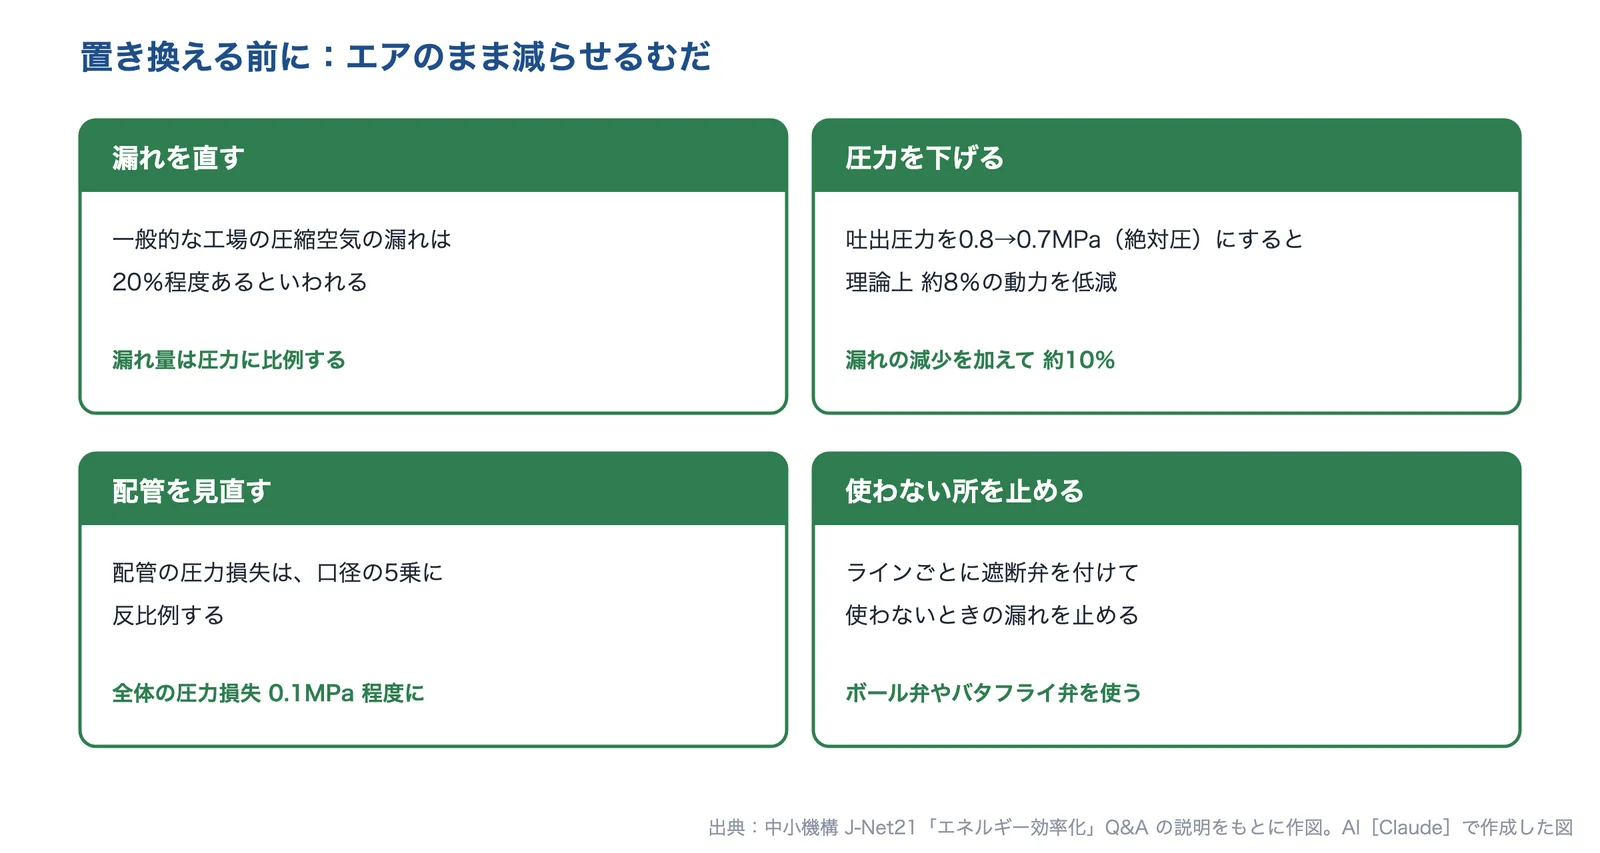
- エアシリンダーを電動にする前に、エアのまま減らせる損失を知りたい
- 工場を止めずに、エア漏れの場所を見つけたい
- エア漏れの損失を金額と CO2 で示して、対策の順番を決めたい
- 編集部の補足
- 同社は、2025年に診断した工場で合計1,698箇所のエア漏れを特定し、損失は年間約2,490万円・約652t-CO2(試算)だったとしています。電動にする前に、エアのまま減らせる損失を知りたいときの候補です。
関係する課題ページ
技術から探す
モーターの課題は、どの部品で何が起きているかで効く技術が分かれます。技術ごとの企業と、製品ページ「モーター」の解説をまとめました。
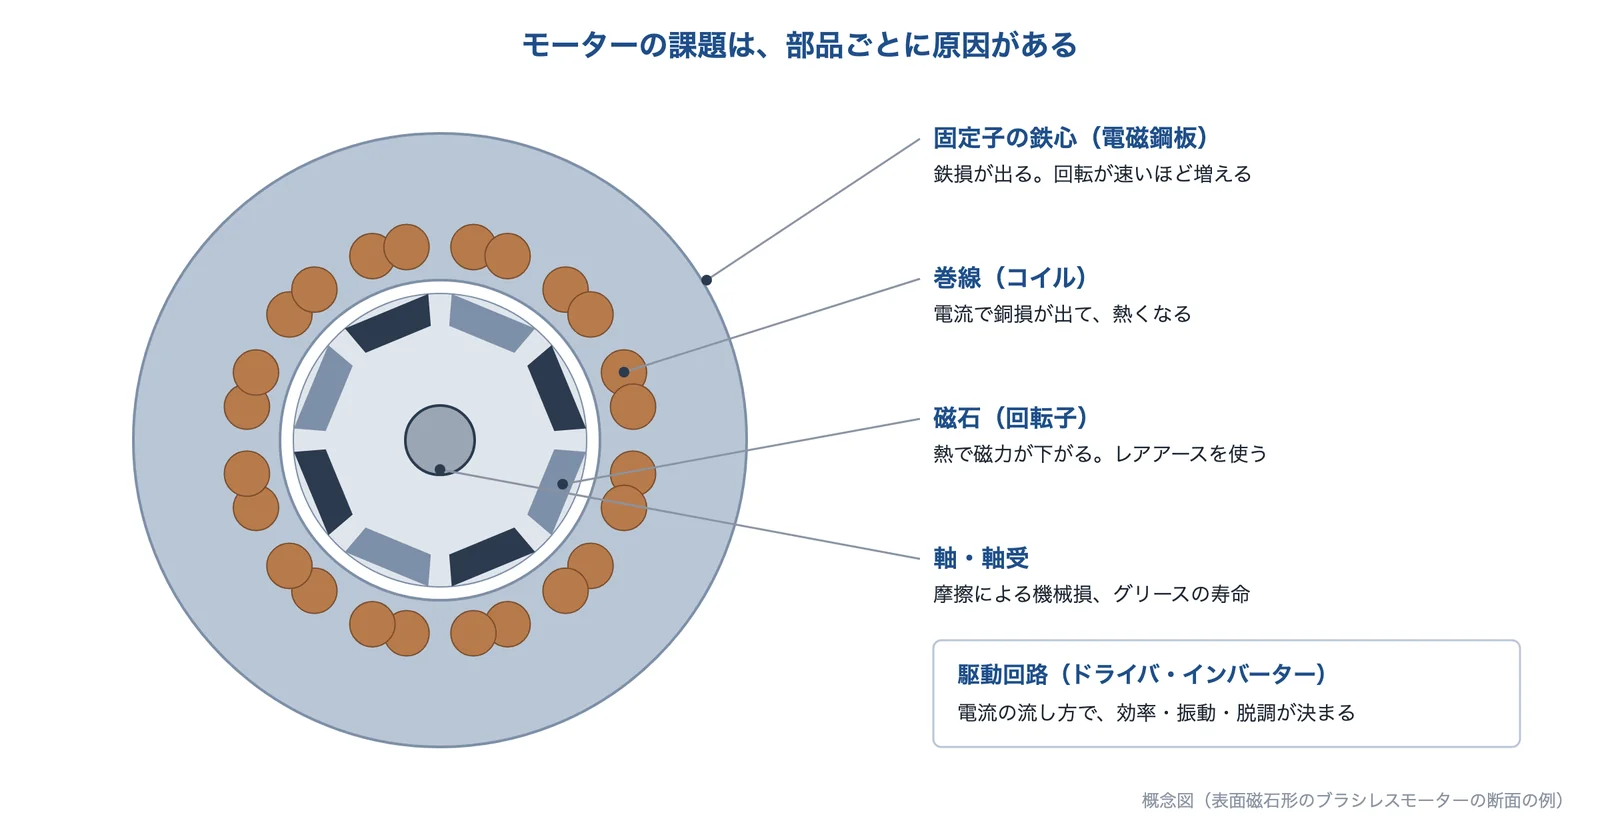
| 技術 | 何をする技術か | 企業 |
|---|---|---|
| 電磁鋼板(鉄心材料) 製品ページの解説 → | 薄い電磁鋼板を積み重ねた鉄心で、鉄損を減らす | |
| 磁石(磁性材料) 製品ページの解説 → | 強い磁石でトルクを上げる。重希土類を減らす・使わない磁石もある | |
| 回路・電源設計(駆動制御) 製品ページの解説 → | ドライバ・IC の電流の流し方で、脱調・振動・発熱を抑える | |
| 加熱・冷却(熱対策) 製品ページの解説 → | 巻線と磁石の温度を上限の内側に保つ | |
| CAE(解析・最適化) 製品ページの解説 → | 磁界と熱を計算し、試作の前に性能と温度を確かめる | |
| 小型減速機 課題ページの解説 → | 小さい高速モーターの回転を落として、大きいトルクにする | |
| モーター本体 製品ページの解説 → | 用途に合わせたモーターそのものを作る・選ぶ | |
| 電動アクチュエーター 課題ページの解説 → | モーターで動く電動シリンダー・グリッパーで、エアシリンダーを置き換える | |
| 電力・エア漏れの測定 課題ページの解説 → | 置き換えの前後の電力や、エア漏れの損失を測って確かめる |
地方から探す
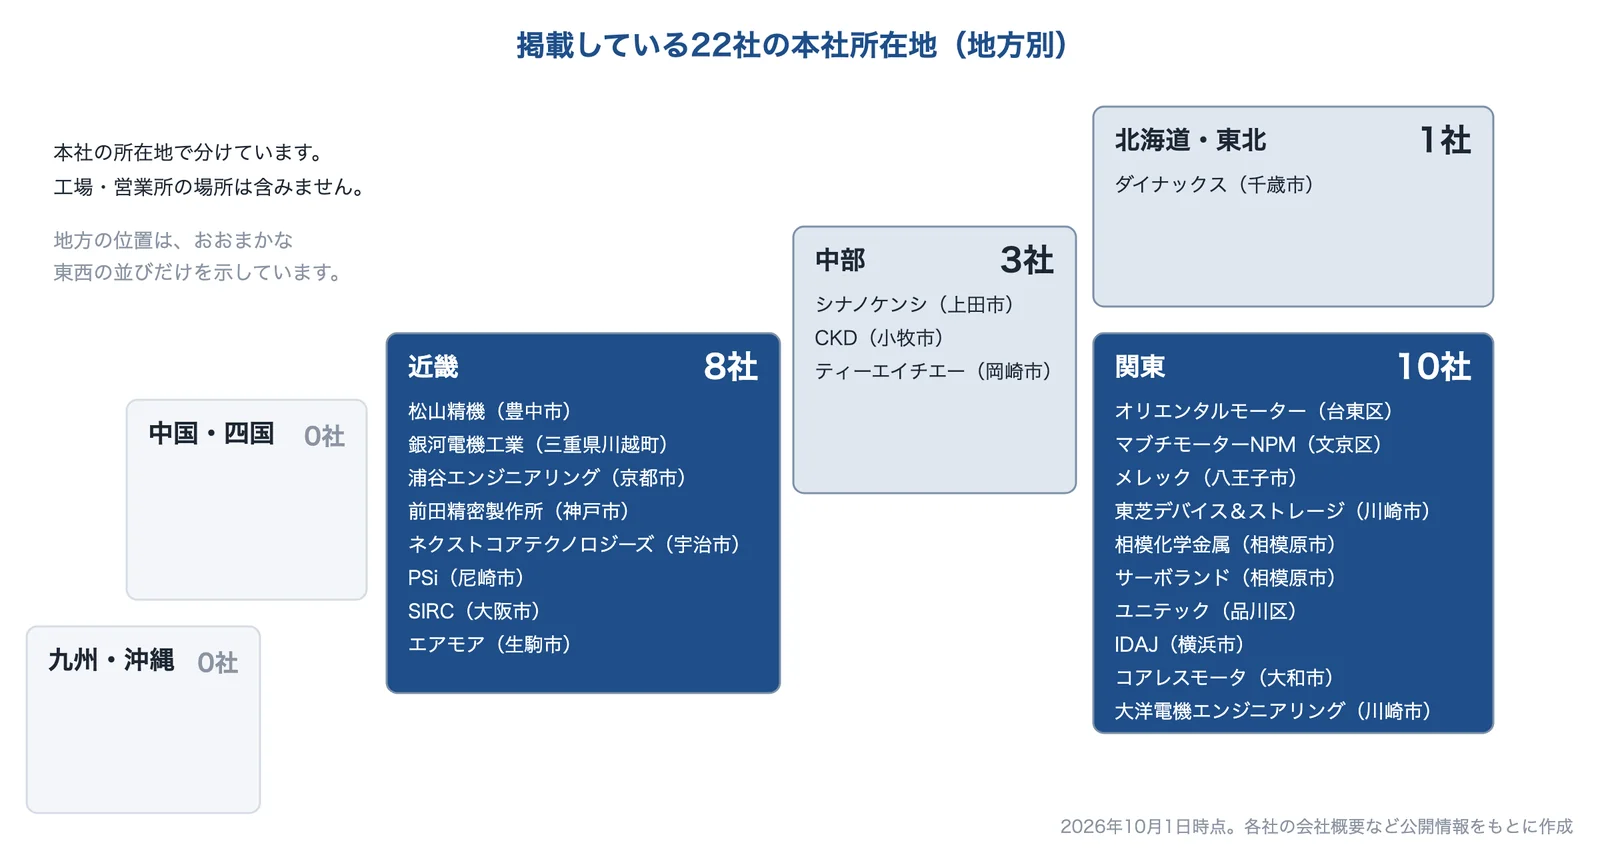
本社(東芝デバイス&ストレージは本店)の所在地で分けると、関東が10社、近畿8社、中部3社、北海道・東北1社です。工場や営業所の場所は含みません。
| 地方 | 企業と本社の所在地 |
|---|---|
| 北海道・東北(1社) |
|
| 関東(10社) |
|
| 中部(3社) |
|
| 近畿(8社) |
|
ほかの製品・技術の企業も含めた地方別の一覧は、地方別の企業一覧で順に公開します。
この一覧について
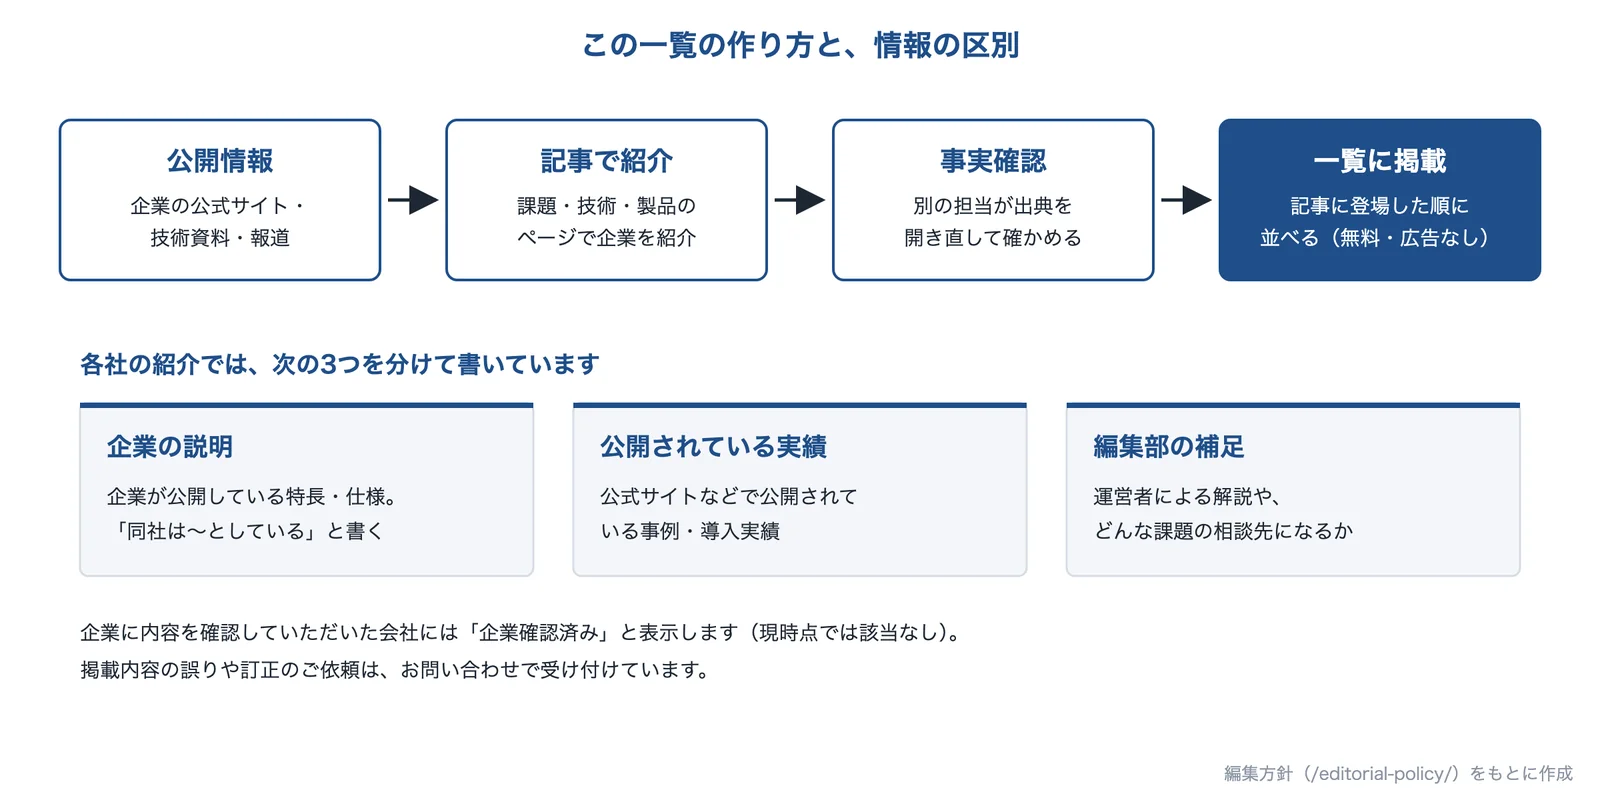
- 掲載の基準:モーターの課題を扱った記事(課題ページ・製品ページ)で紹介した企業を載せています。企業からの申し込みや費用は受けていません。
- 並び順:記事に登場した順です。評価や規模の順ではありません。
- 情報の区別:「企業の説明」は企業が公開している特長・仕様、「編集部の補足」は運営者による解説です。公開されている事例・導入実績は、紹介記事に載せています。
- 企業確認:企業に内容を確認していただいた会社には「企業確認済み」と表示します。現時点で確認済みの会社はありません。
- 画像:利用規約で転載を禁止している会社や、技術がわかる画像がない会社は、公開情報をもとに AI(Claude)で作成した図を載せています。
- 訂正・掲載のご相談:内容の誤りや訂正のご依頼は、お問い合わせからご連絡ください。記事の作り方は編集方針をご覧ください。
関連するページ
所在地の出典:会社概要|オリエンタルモーター、会社概要|マブチモーターNPM、グループ概要|ASPINA(シナノケンシ)、会社概要|メレック、基本データ|東芝デバイス&ストレージ、会社情報|松山精機、会社案内|相模化学金属、会社情報|サーボランド、会社案内|ユニテック、会社概要・沿革|IDAJ、会社概要・地図|コアレスモータ、会社概要|銀河電機工業、会社概要|浦谷エンジニアリング、会社概要|大洋電機エンジニアリング、会社概要|ダイナックス、会社概要|前田精密製作所、ネクストコアテクノロジーズ|京都産業21、企業概要|CKD、会社概要|PSi、会社概要|THA、会社概要|SIRC、会社概要|エアモア。各社の技術の出典は、紹介記事に載せています。
情報の確認日:2026年10月1日。技術や製品の情報は変わることがあるため、最新の情報は各企業の公式サイトでご確認ください。図1〜3は AI(Claude)で作成した図、冒頭の画像は AI(ChatGPT)で生成したイメージ画像です。