
新しい装置の軸に、サーボモーターやステッピングモーターを選ぶ。カタログを見ても何ワットにすればよいか決められない、前の装置と同じ容量にしたら止まるときに振動した、ステッピングモーターを速くしたら脱調した、余裕を見すぎて大きく高いモーターになった。モーターの選定(容量の計算)の相談は、こうした形で持ち込まれます。
モーターの容量は、負荷トルクと加速トルクを足した必要トルク、負荷の慣性、回転数の3つを計算して、候補のモーターの値と比べれば決められます。このページでは、手順と式を整理し、ボールねじの搬送台で 100 W・200 W・400 W の候補を比べる計算例を示します。脱調が起きたあとの対策はステッピングモーターが脱調する、モーターの効率はモーターの損失を減らしたいで扱っています。
モーターの容量は、計算で決められる
手順:必要トルクを出して、モーターの値と比べる
どのメーカーの資料も、計算の順番はほぼ同じです。機構(ボールねじ・ベルトなど)と運転パターン(移動量・時間・加減速)を決め、負荷トルク → 負荷慣性 → 加速トルク → 必要トルクの順に出して、最後に安全率と慣性比を確かめます(オリエンタルモーターの選定結果報告書のサンプル)。THK はボールねじの駆動モーターの検討として、回転数、必要な分解能、最大トルク、トルクの実効値、慣性モーメントの順に確かめるとしています。
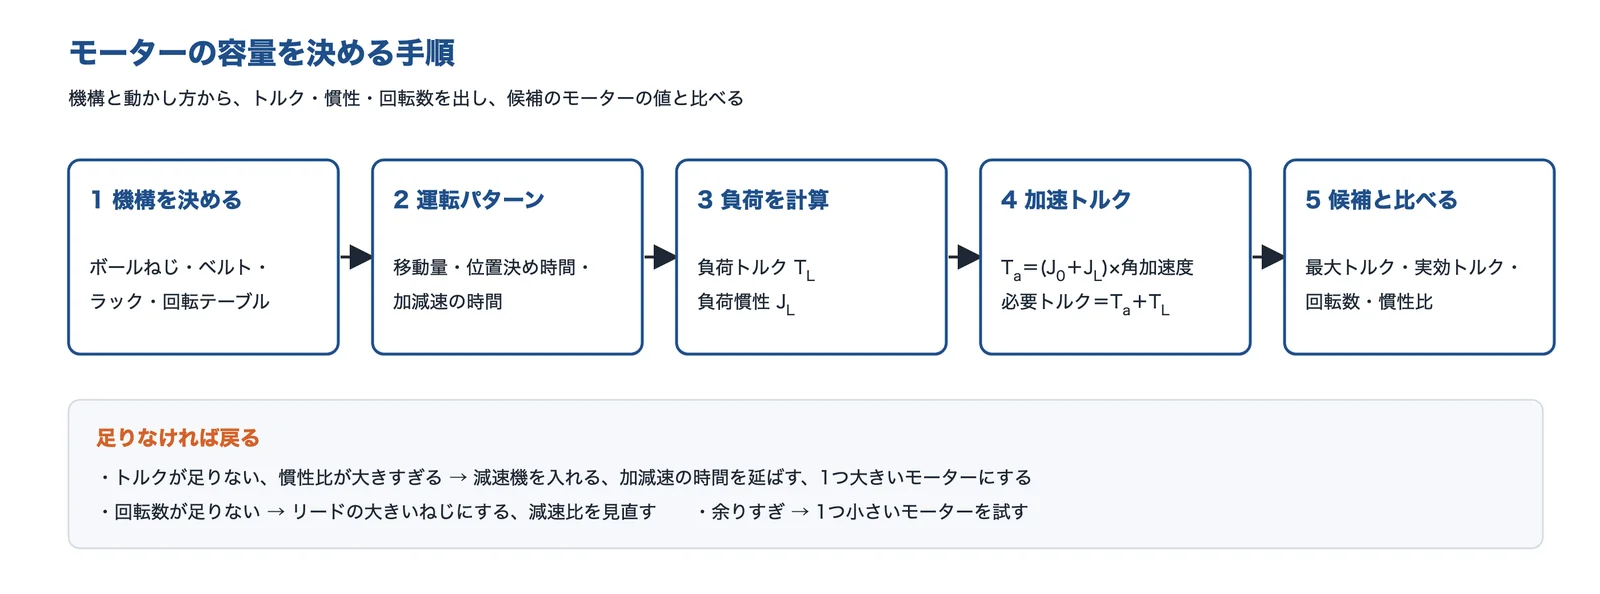
出典:オリエンタルモーター「選定結果報告書(サンプル)」・THK「ボールねじの選定:駆動モータの検討」と編集部の整理をもとに AI(Claude)で作成
負荷トルクと負荷慣性の式
負荷トルクは、動かす物を押す力をモーターの軸のトルクに直したものです。ボールねじなら、軸方向の荷重 F、リード PB、効率 η から TL=F×PB÷(2π×η)で、F は水平なら μ×m×g、斜め・垂直なら m×g×(sinα+μ×cosα)になります(オリエンタルモーターのサンプル。外から押す力があれば足します)。同社のサンプルは、予圧をかけたナットの内部の摩擦によるトルクも足しています。
負荷慣性は、回して・動かしているものの「回しにくさ」をモーターの軸から見た値です。ねじ軸のような円柱は J=1/8×m×D2、テーブルのようにまっすぐ動く物は m×(PB/2π)2で、全部を足します(オリエンタルモーターのサンプル、三菱電機のギヤードモータの技術資料)。慣性モーメントそのものは慣性モーメント、トルクはトルクで説明しています。
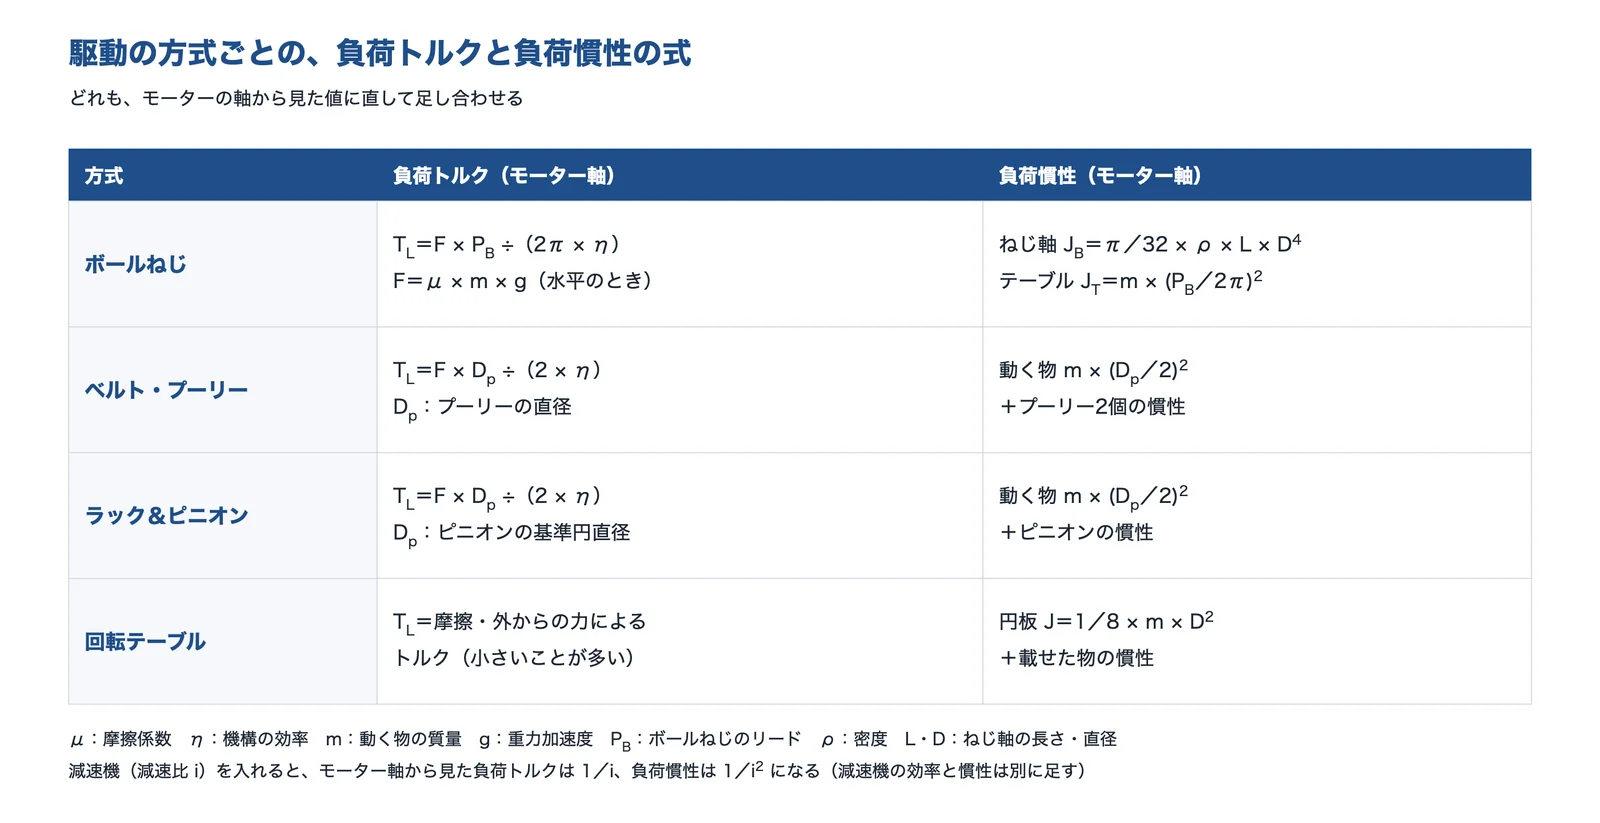
出典:オリエンタルモーター「選定結果報告書(サンプル)」・三菱電機「ギヤードモータ 技術資料」と一般の力学の式をもとに AI(Claude)で作成
運転パターンから、加速トルクと実効トルクを出す
止まっている物を動かすには、負荷トルクのほかに、慣性を加速するためのトルクが要ります。台形の運転パターンなら、加速トルク Ta=(J0+JL)×(2π×N/60)÷ta(J0:ロータの慣性、N:最高回転数[r/min]、ta:加速時間)で、必要トルクは負荷トルクと加速トルクの和です。モーター自身のロータの慣性も加速するので、J0 を必ず入れます。
サーボモーターでは、さらに実効トルク Trmsを確かめます。区間ごとのトルクを2乗して時間で重み付けして平均し、平方根をとった値で、止まっている時間も含めた1サイクルで計算します。THK は、最大トルクがモーターの瞬時最大トルク以下、実効トルクが定格トルク以下であることを確かめるとしています。
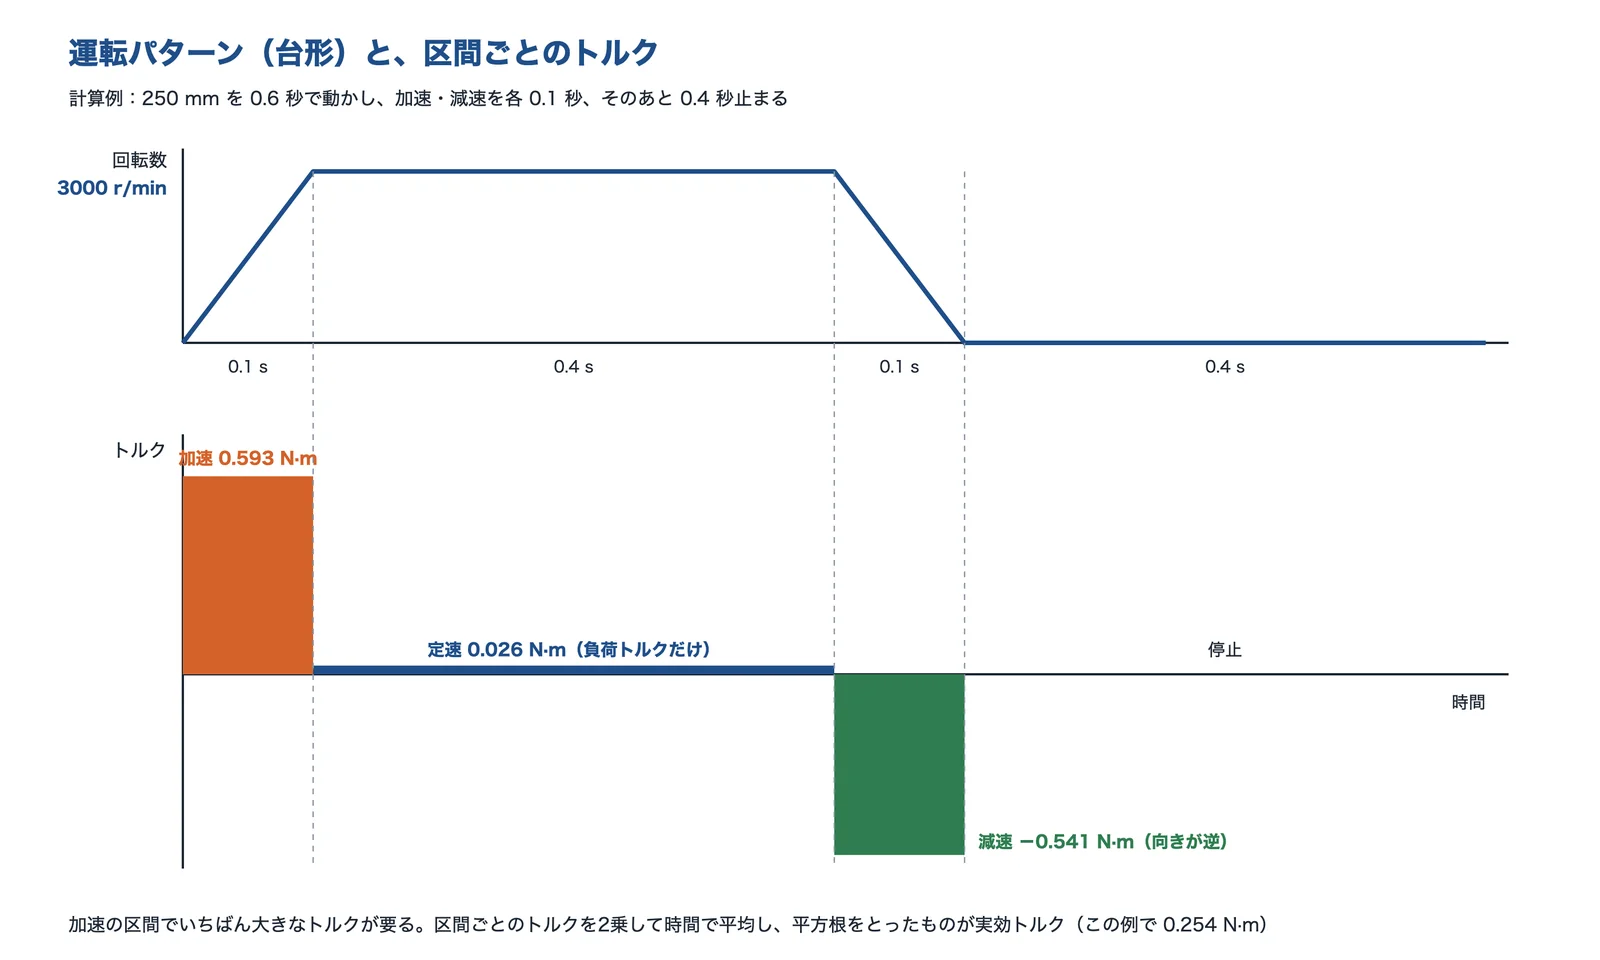
出典:THK「ボールねじの選定:駆動モータの検討」と計算例の条件をもとに AI(Claude)で作成
安全率と慣性比の目安
ステッピングモーターは、計算した必要トルクに安全率をかけて、速度とトルクの特性の内側にあるかを見ます。THK は「通常安全のため算出トルクの値を2倍にし」て検討するとし、オリエンタルモーターのサンプルも安全率の目安を2倍以上としています。
慣性比(負荷慣性÷ロータの慣性)は、大きすぎると止まるときに振動したり、位置決めに時間がかかったりします。目安は機種で大きく違い、THK は「通常3〜10」だがモーター・ドライバによって違うのでメーカーのカタログで確かめるとし、オリエンタルモーターのサンプル(αSTEP AZ)は30倍以下としています。三菱電機の FAQ は、カタログに書かれた推奨値(FAQ の例では5〜10倍以下)を超えると応答性が悪くなり、よいサーボの性能が得られないとしています。慣性比は、使う機種のカタログの値で判断します。
出典:選定結果報告書(サンプル)|オリエンタルモーター、駆動モータの検討|THK、回転トルクの検討|THK、ギヤードモータ 技術資料|三菱電機、FAQ(負荷慣性モーメント比)|三菱電機
計算例:ボールねじの搬送台にサーボモーターを選ぶ
水平に動くボールねじの搬送台で、どの容量のサーボモーターが合うかを計算します。条件は、よくある1軸の搬送台を想定した編集部の設定です。候補のモーターの値は、計算のための仮の値です(実際の機種の値ではありません)。
条件
| 動く物(テーブル+ワーク) | 30 kg、水平 |
|---|---|
| 案内の摩擦係数 μ・機構の効率 η | 0.05・0.9 |
| ボールねじ | リード 10 mm、軸径 20 mm、長さ 600 mm、鋼(密度 7900 kg/m³) |
| カップリングの慣性 | 1.0×10⁻⁵ kg·m²(仮の値) |
| 運転パターン | 250 mm を 0.6 秒で動かす。加速・減速は各 0.1 秒の台形。そのあと 0.4 秒止まる(1サイクル 1.0 秒) |
| 候補(仮の値) | 100 W:定格 0.318 N·m・瞬時最大 0.955 N·m・ロータ慣性 0.10×10⁻⁴ kg·m² 200 W:0.637・1.91・0.20×10⁻⁴ 400 W:1.27・3.82・0.40×10⁻⁴(どれも定格 3000 r/min) |
手順1:回転数・負荷トルク・負荷慣性を出す
台形の運転で 250 mm を 0.6 秒で動かすと、最高速度は 250÷(0.6−0.1)=500 mm/s です。リード 10 mm なので、モーターの最高回転数は 3000 r/min(候補の定格回転数ちょうど)になります。
軸方向の荷重は F=0.05×30×9.807=14.7 N、負荷トルクは TL=14.7×0.010÷(2π×0.9)=0.026 N·m です。負荷慣性は、ねじ軸が 7.45×10⁻⁵、テーブルとワークが 7.60×10⁻⁵、カップリングが 1.0×10⁻⁵ kg·m² で、合計 JL=1.60×10⁻⁴ kg·m² になります。
手順2:加速トルク・必要トルク・実効トルクを出す
200 W の候補(ロータ慣性 0.20×10⁻⁴)では、加速トルクは Ta=(0.20×10⁻⁴+1.60×10-4)×(2π×3000/60)÷0.1=0.567 N·m、加速のときの必要トルクは 0.593 N·m です。減速のときは摩擦が減速を助けるので、必要トルクは加速トルクから負荷トルクを引いた 0.541 N·m、定速のときは負荷トルクだけの 0.026 N·m です。
実効トルクは、加速 0.1 秒・定速 0.4 秒・減速 0.1 秒・停止 0.4 秒の1サイクル 1.0 秒で、√((0.593²×0.1+0.026²×0.4+0.541²×0.1)÷1.0)=0.254 N·m になります。負荷トルクは小さく、必要トルクのほとんどは加速のためのトルクです。
手順3:候補と比べる
3つの候補で同じ計算をすると、100 W は必要な最大トルク 0.561 N·m(瞬時最大の59%)、実効トルク 0.240 N·m(定格の76%)、慣性比 16 倍です。トルクは足りますが、実効トルクの余裕が小さく、慣性比も大きいため、加減速を速くしたり負荷が増えたりすると足りなくなります。
200 W は最大トルクが瞬時最大の31%、実効トルクが定格の40%、慣性比 8.0 倍で、どれも余裕があります。400 W は余裕がさらに大きい(実効トルクは定格の22%)ものの、モーターも駆動するアンプも大きくなります。この条件では 200 W が合うと判断できます。慣性比の上限は機種によって違うので、実際はカタログの値で確かめます。
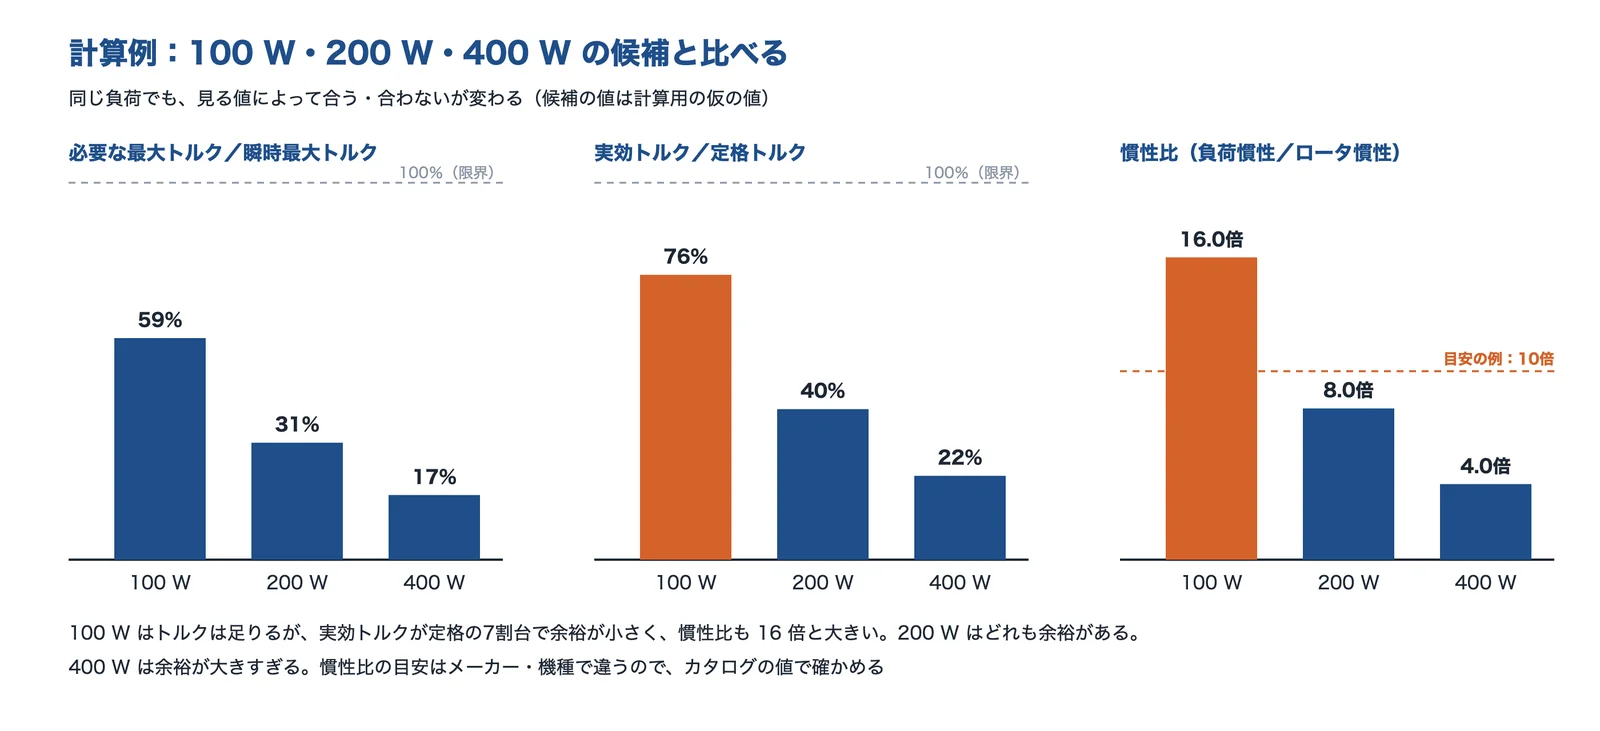
出典:計算例の条件(候補の値は仮の値)をもとに AI(Claude)で作成
条件を変えると、必要なトルクはこう変わる
加速時間を 0.1 秒から 0.05 秒に縮めると、必要な最大トルクは 0.593 から 1.057 N·m に増えます(同じ時間で動かすので、最高回転数は少し下がります)。逆に 0.2 秒に延ばすと 0.380 N·m に減りますが、最高回転数は 3750 r/min に上がり、定格回転数を超えます。
動く物を 60 kg にすると、最大トルクは 0.858 N·m、慣性比は 11.8 倍になります。リードを 5 mm にすると、モーターから見た負荷は軽くなりますが、最高回転数が 6000 r/min になり、この候補では回らなくなります。トルクだけでなく、回転数と慣性比も同時に変わるので、条件を変えたら全部を計算し直します。
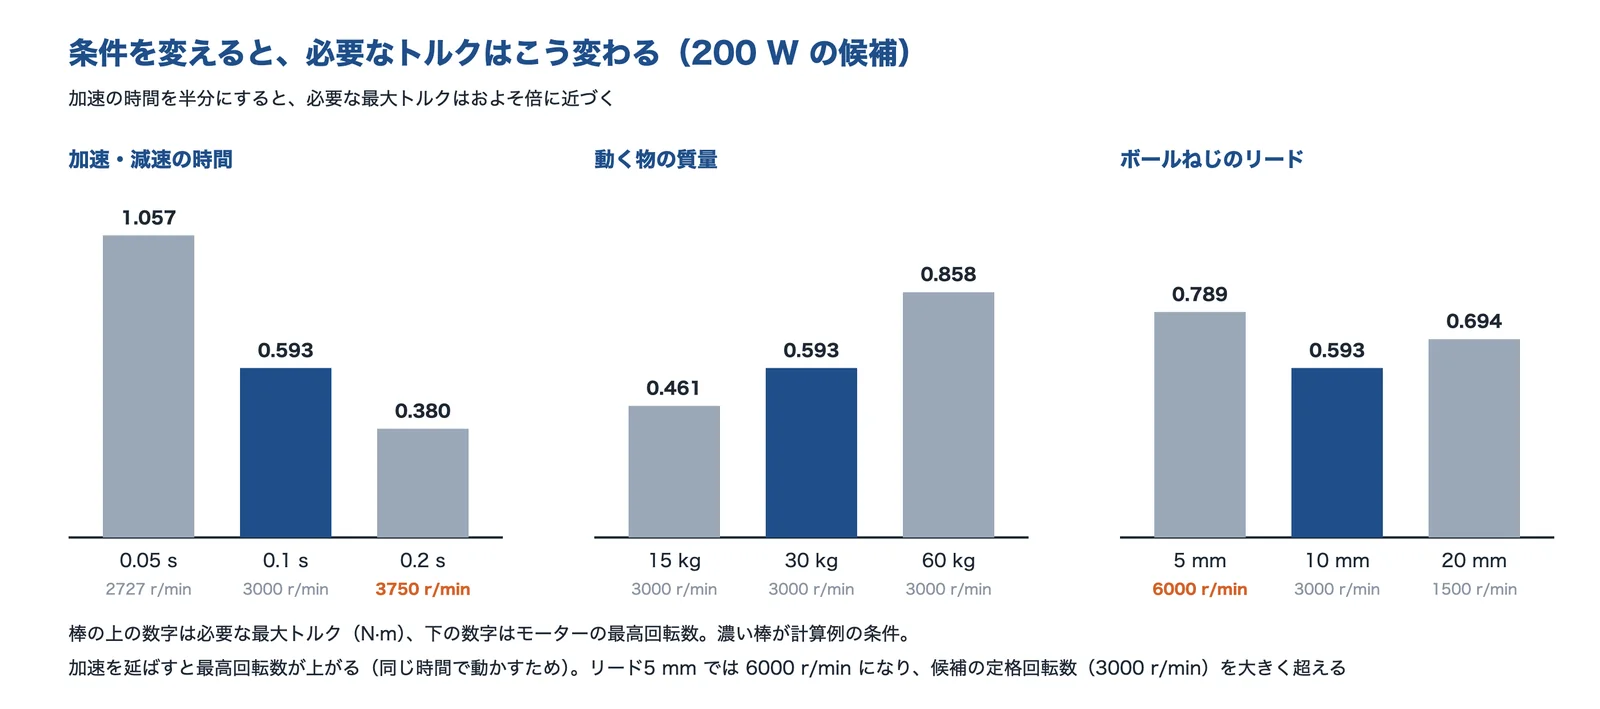
出典:計算例の条件をもとに AI(Claude)で作成
なぜ、計算どおりに動かないのか
ステッピングモーター:速くするとトルクが下がり、脱調する
ステッピングモーターは、回転数が上がると出せるトルクが下がります。速度とトルクの特性の曲線より必要トルクが大きい所で動かすと、指令についていけずに脱調します。THK とオリエンタルモーターが安全率を2倍にとるのは、計算に入れていない摩擦のばらつきや、電源電圧・温度による特性の変化に備えるためです(理由は編集部の補足)。脱調したあとの切り分けはステッピングモーターが脱調するにまとめています。
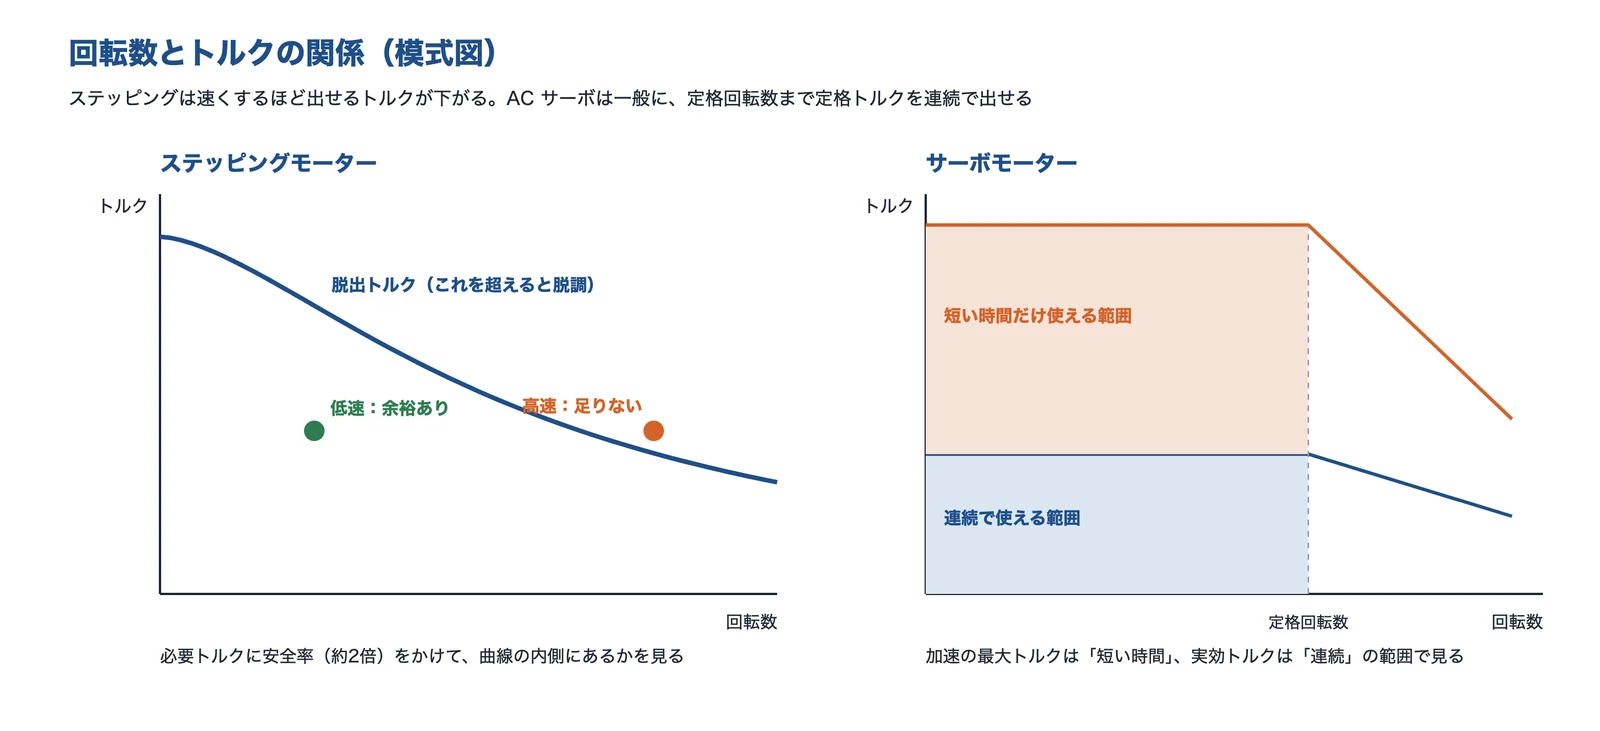
出典:THK「ボールねじの選定:駆動モータの検討」・オリエンタルモーター「選定結果報告書(サンプル)」と編集部の整理をもとに AI(Claude)で作成
サーボモーター:慣性比が大きいと、振動しやすくなる
サーボモーターは、トルクが足りても慣性比が大きいと、ゲインを上げたときに振動しやすく、止まるまでに時間がかかります。三菱電機の FAQ は、推奨値を超えると応答性が悪くなるとしています。ボールねじ・ベルトはばねのようにたわむので、負荷とモーターの間で共振が起きることもあります。共振とゲイン調整はPID制御・モーション制御で扱っています。
見落としやすい負荷:垂直の軸・予圧・ブレーキ・回生
垂直の軸では、物の重さが常に負荷トルクになり、止まっている間もトルクが要ります。電源が切れたときに落ちないよう、ブレーキ付きのモーターも検討します(オリエンタルモーターのサンプルは、電磁ブレーキ付きのモーターで、保持の安全率も確かめています)。予圧をかけたボールねじのナットの摩擦、カップリング・プーリーの慣性も、小さなモーターでは無視できない大きさになります。
サーボで大きな慣性を速く減速すると、モーターが発電機になって回生のエネルギーがアンプに戻ります。三菱電機の Motorizer は選定の結果に回生電力を出します。オリエンタルモーターのモーター選定ツールは、回生運転のエネルギーなど考慮していない点があるとしているので、どのツールで何を確かめたかを把握しておくことが大切です。
出典:駆動モータの検討|THK、選定結果報告書(サンプル)|オリエンタルモーター、FAQ(負荷慣性モーメント比)|三菱電機、容量選定ソフト Motorizer|三菱電機、モーター選定ツール|オリエンタルモーター
容量を合わせる方法と、式のどこに効くか
計算して合わなかったときの直し方は、式のどの項を変えるかで整理できます。
減速機を入れる(負荷慣性が減速比の2乗分の1に)
減速機を入れると、モーターの軸から見た負荷トルクは減速比の分の1、負荷慣性は減速比の2乗分の1になります。三菱電機のギヤードモータの技術資料も、負荷の慣性を減速比の2乗でモーター軸に換算する式を示しています。慣性比が大きすぎるときに最も効く方法ですが、その分だけモーターを速く回す必要があり、減速機の効率・慣性・バックラッシも足して計算し直します。減速機の種類は減速機・歯車で整理しています。
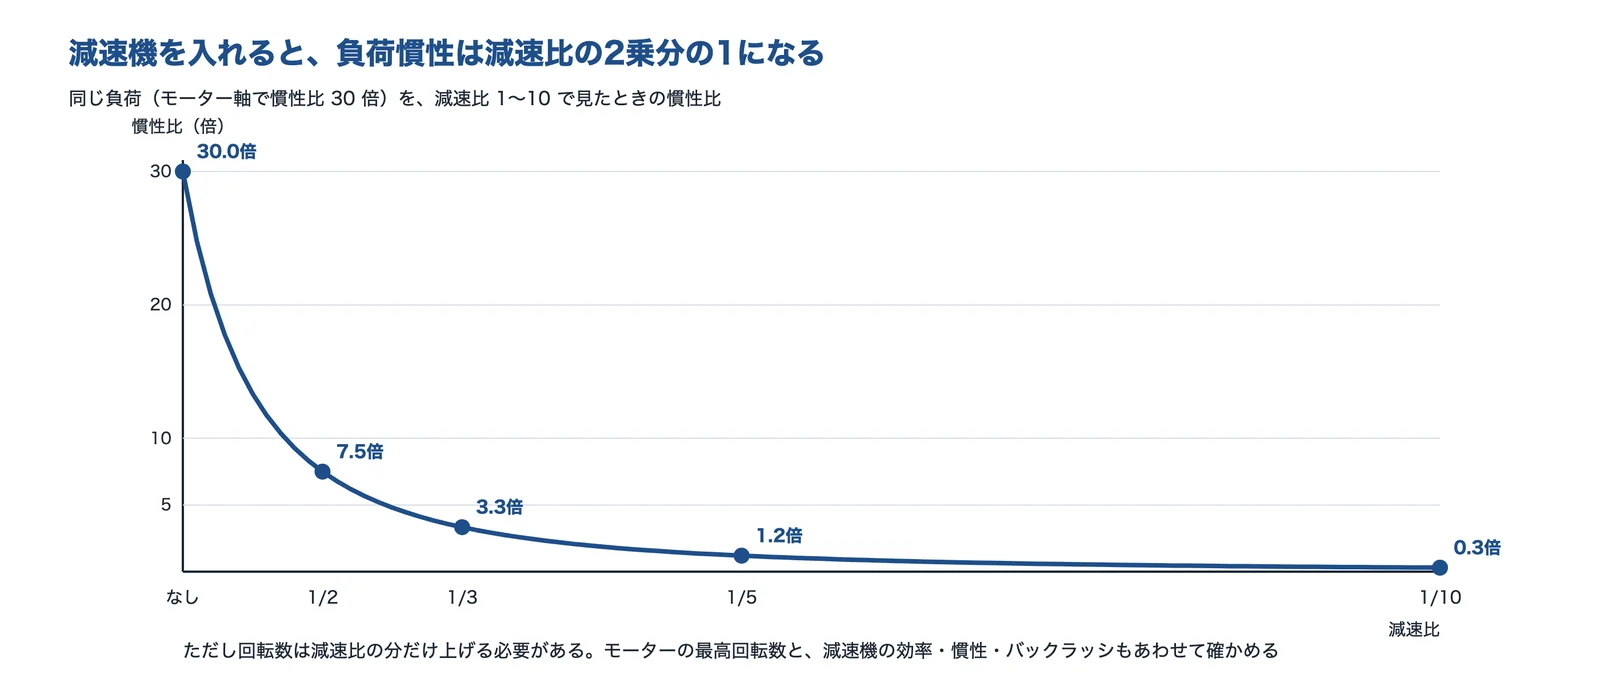
出典:三菱電機「ギヤードモータ 技術資料」と計算をもとに AI(Claude)で作成
運転パターンを見直す
加速トルクは加速時間に反比例するので、加減速の時間を少し延ばすだけで必要トルクは大きく下がります。位置決めの時間が決まっているなら、移動の途中の速度を上げて加減速の時間を確保する、移動量の短い動作をまとめる、といった見直しも効きます。ただし、計算例のように最高回転数が上がるので、回転数の上限とあわせて見ます。
リード・プーリーの径を選び直す
ボールねじのリードを小さくすると、モーターから見た負荷トルクとテーブルの慣性は小さくなりますが、同じ速度を出すための回転数が上がります。リードを大きくすると逆です。計算例では、リード 10 mm が回転数と慣性比のつり合いのよい所でした。ねじ軸の慣性は直径の4乗で効くので、必要以上に太いねじ軸にしないことも効きます。
サーボかステッピングかを選び直す
低い回転数で短い距離を動かす軸は、ステッピングモーターで足りることが多く、位置を検出しないオープンループなら構成も簡単です。高い回転数で大きなトルクが要る軸や、負荷が変わる軸は、サーボモーターが向いています(編集部の整理)。ステッピングでも、エンコーダを付けたクローズドループの機種(オリエンタルモーターの αSTEP AZ など)は、慣性比の目安が大きく(同社のサンプルで30倍以下)とれます。
メーカーの選定ツールで確かめる
主なモーターのメーカーは、機構と運転パターンを入力すると必要トルクや慣性比を計算する選定ツールを無償で公開しています。手計算で見当をつけ、ツールで機種を絞る、という使い分けが効率的です。ツールは入力した摩擦係数・効率・運転パターンが正しいことが前提で、安川電機は SigmaSize+ の機構・摩擦のモデル化に多くの仮定を含むと明記しています。
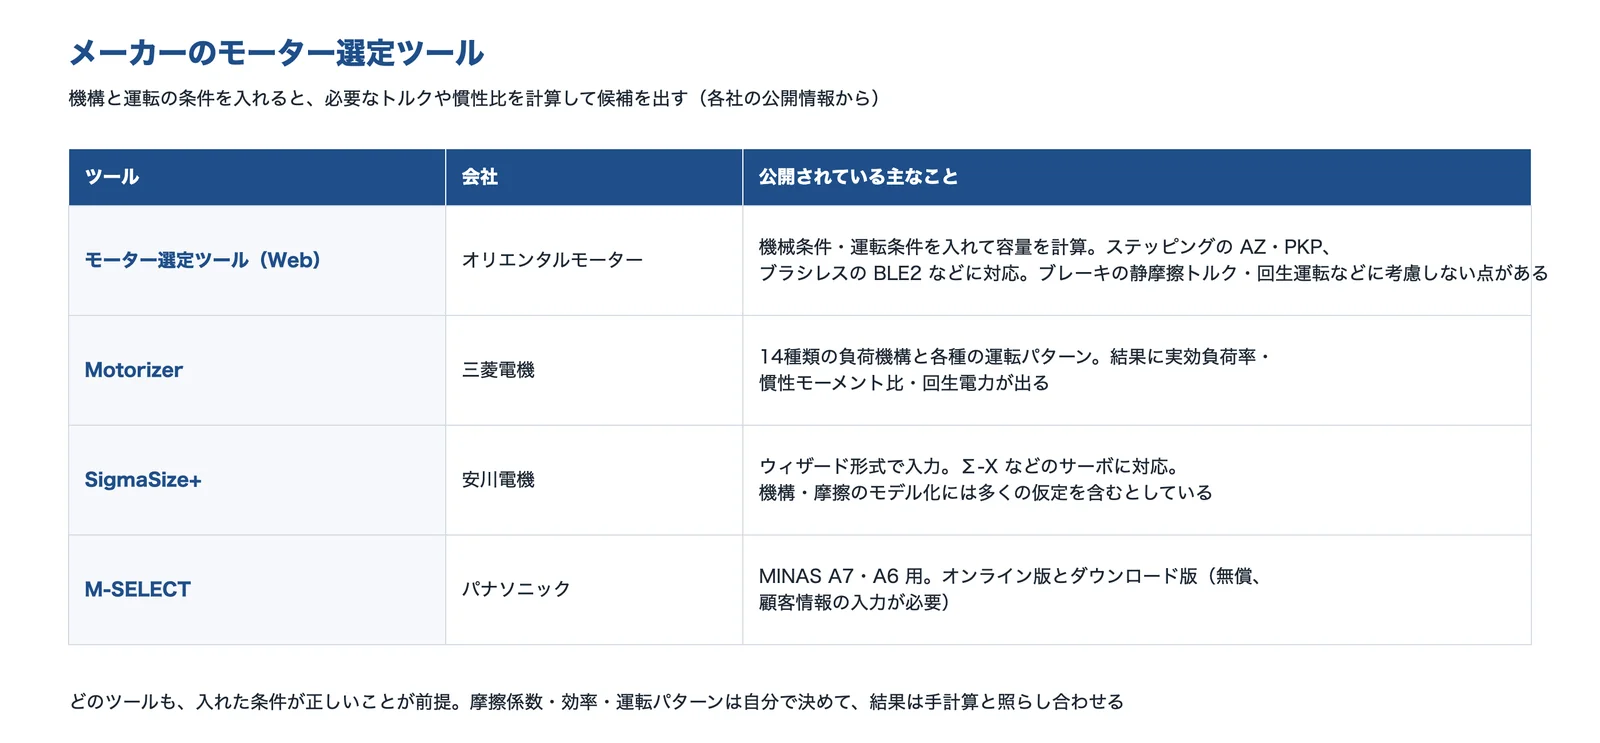
出典:オリエンタルモーター「モーター選定ツール」・三菱電機「容量選定ソフト Motorizer」・安川電機「SigmaSize+」・パナソニック「M-SELECT」をもとに AI(Claude)で作成
出典:ギヤードモータ 技術資料|三菱電機、選定結果報告書(サンプル)|オリエンタルモーター、モーター選定ツール|オリエンタルモーター、容量選定ソフト Motorizer|三菱電機、SigmaSize+|安川電機、M-SELECT|パナソニック
モーターの選定を相談できる企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。選定ツールと選定の資料を公開しているモーターのメーカー3社と、サーボの調整を測定器なしで確かめられるドライバの会社を挙げました。
オリエンタルモーター株式会社|ステッピングモーターの選定ツールと選定結果報告書
オリエンタルモーターとは
オリエンタルモーターは、東京都台東区に本社がある、小型の精密モーターとその制御の製品のメーカーです。ステッピングモーター(αSTEP など)、ブラシレスモーター、AC モーターを扱っています。
オリエンタルモーターの得意技術
| 技術 | 内容 |
|---|---|
| モーター選定ツール | 機械条件・運転条件を入れて容量を計算する Web のツール。αSTEP AZ、PKP、ブラシレスの BLE2 などに対応する。電磁ブレーキの静摩擦トルクや回生運転のエネルギーなど、考慮していない点があるとしている |
| 選定結果報告書 | 公開しているサンプルでは、ボールねじ駆動の条件から負荷トルク・負荷慣性・加速トルク・必要トルクを出し、安全率(目安2倍以上)とイナーシャ比を確かめている |
| ステッピングの計算の型 | 起動時と運転時の加速トルクを分け、予圧ナットの摩擦も負荷トルクに入れている |
オリエンタルモーターが解決できる課題
- ステッピングモーターの軸に、どの大きさのモーターを選べばよいか確かめたい
- ボールねじ・ベルトの軸で、安全率とイナーシャ比を計算した結果を残したい
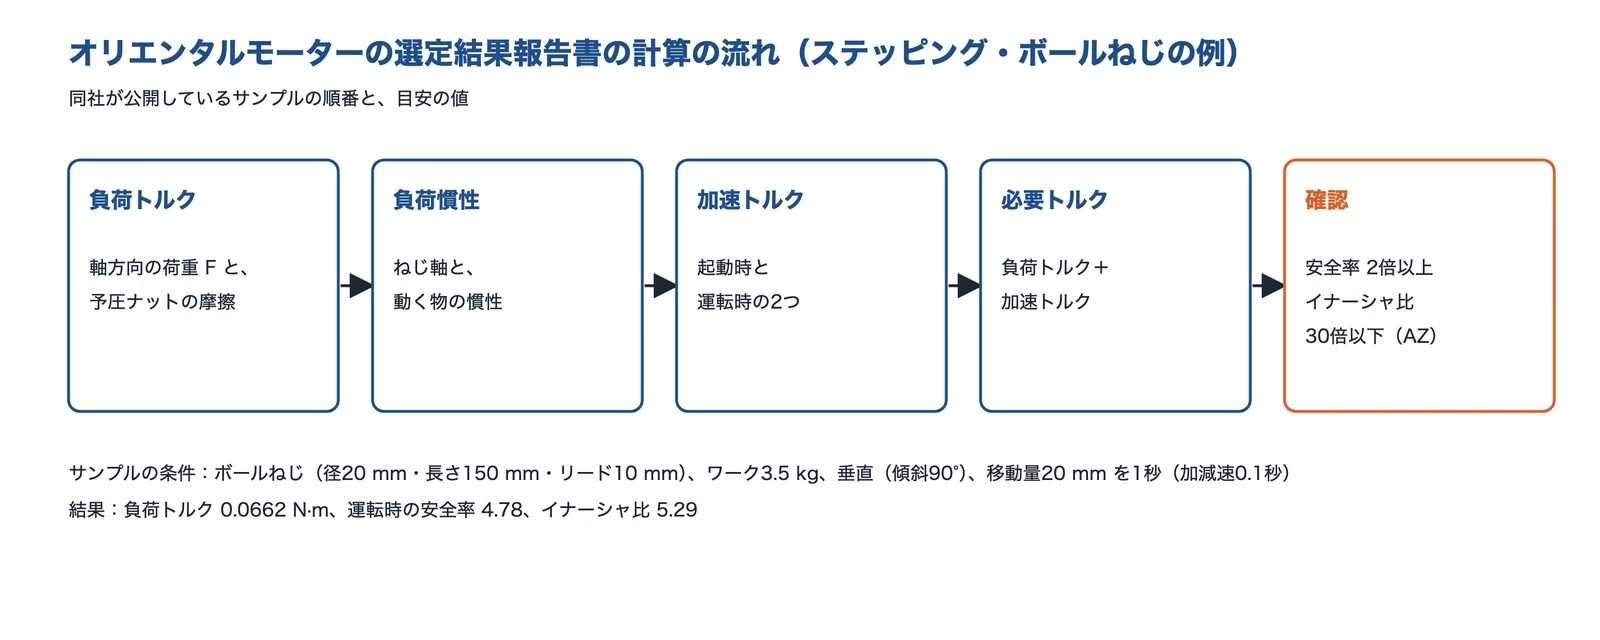
出典:オリエンタルモーター「選定結果報告書(サンプル)」をもとに AI(Claude)で作成
出典:会社概要|オリエンタルモーター、選定結果報告書(サンプル)|オリエンタルモーター、モーター選定ツール|オリエンタルモーター
三菱電機株式会社|サーボの容量選定ソフト Motorizer
三菱電機とは
三菱電機は、東京都千代田区に本社がある、電機のメーカーです。FA の製品として、AC サーボ(MELSERVO)やギヤードモータを扱っています。
三菱電機の得意技術
| 技術 | 内容 |
|---|---|
| Motorizer | 14種類の負荷機構と各種の運転パターンを入力でき、結果に実効負荷率・慣性モーメント比・回生電力が出る |
| 慣性比の考え方(FAQ) | 推奨の負荷慣性モーメント比はカタログに書いてあり、超えると応答性が悪くなって、よいサーボの性能が得られないとしている |
| 慣性の求め方 | ギヤードモータの技術資料で、円柱・中空円筒・直線運動の慣性モーメントと、減速比でモーター軸に換算する式を示している |
三菱電機が解決できる課題
- サーボの容量を、実効負荷率と回生電力まで含めて確かめたい
- 減速機を入れたときの、モーター軸から見た慣性を計算したい
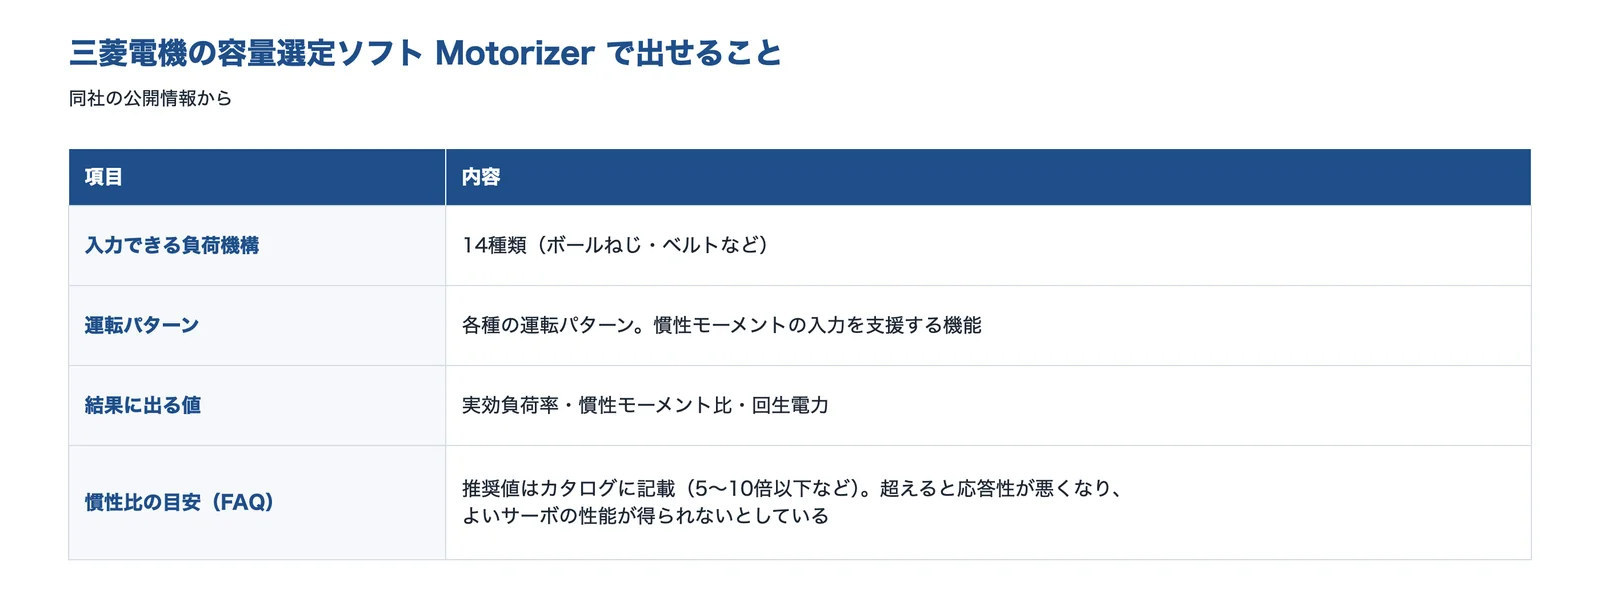
出典:三菱電機「容量選定ソフト Motorizer」・三菱電機 FAQをもとに AI(Claude)で作成
出典:プロフィール|三菱電機、容量選定ソフト Motorizer|三菱電機、FAQ(負荷慣性モーメント比)|三菱電機、ギヤードモータ 技術資料|三菱電機
株式会社安川電機|AC サーボの容量選定ツール SigmaSize+
安川電機とは
安川電機は、福岡県北九州市八幡西区に本社がある、モーターと制御の製品のメーカーです。AC サーボ(Σシリーズ)、インバーター、産業用ロボットを扱っています。
安川電機の得意技術
| 技術 | 内容 |
|---|---|
| SigmaSize+ | ウィザード形式で機構と運転の条件を入れて、AC サーボの容量を選ぶツール。Σ-X などに対応し、2軸のツールもある |
| 使うときの注意 | 機構・摩擦のモデル化には多くの仮定を含むと明記している(DYNASERV には対応していない) |
安川電機が解決できる課題
- Σシリーズの AC サーボで、軸ごとの容量を選びたい
- 2軸の装置で、軸ごとの選定をまとめて行いたい
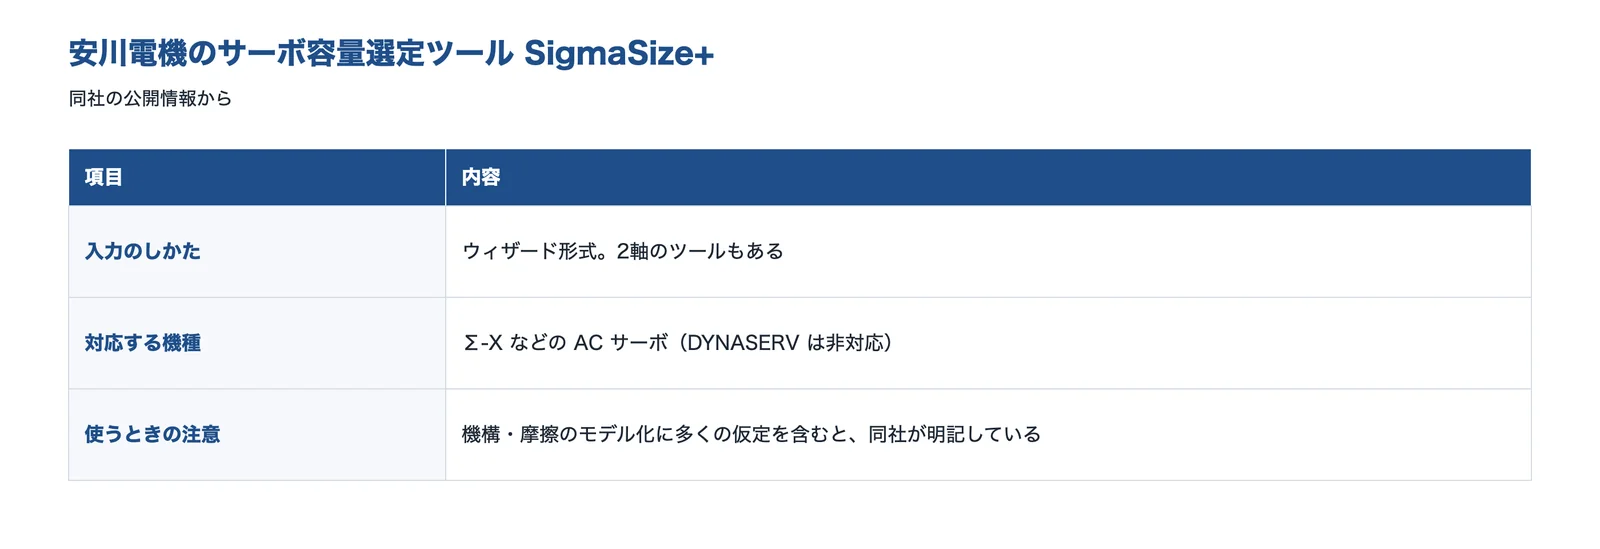
出典:安川電機「SigmaSize+」をもとに AI(Claude)で作成
サーボランド株式会社|サーボドライバと周波数応答解析
サーボランドとは
サーボランドは、神奈川県相模原市に本社がある、モータードライバやコントローラーなどのサーボ製品の会社です。
サーボランドの得意技術
| 技術 | 内容 |
|---|---|
| 汎用サーボドライバ MOVO | リニアモーター・回転モーター・DC モーターに対応し、位置・速度・トルクを制御する |
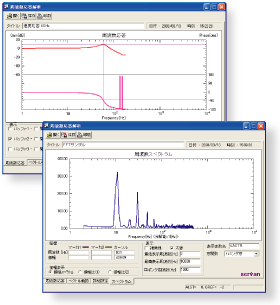
| 周波数応答解析 | MovoNT・MovoNTF のオプションで、ボード線図・ベクトル軌跡・FFT によるスペクトル解析を、外部の計測器なしで行える |
| ノッチフィルタと仮想モーター | 機械の軸を動かさずにノッチフィルタのパラメータをグラフで確かめられる。実機がない段階では、簡易な仮想モーターで応答を見られる(厳密なシミュレーションではないとしている) |
慣性比が大きい軸で振動が出たとき、機械の共振とゲインの関係を確かめる手段になります。
サーボランドが解決できる課題
- 選んだモーターの軸で、共振やゲインの調整を測定器をそろえずに確かめたい
- 機械ができる前に、フィルタの設定の見当をつけておきたい
出典:サーボランド「周波数応答解析」
出典:会社情報|サーボランド、周波数応答解析|サーボランド、サーボランド 公式サイト
選ぶ前に確かめる条件
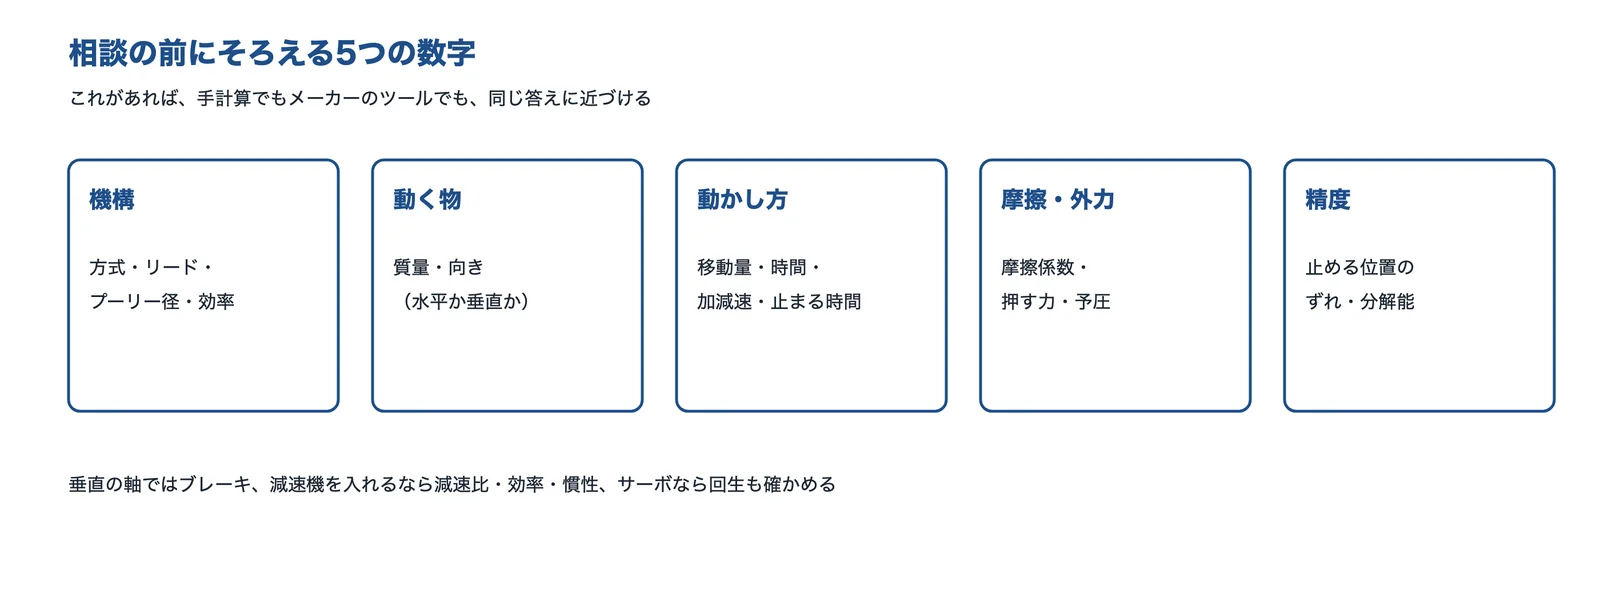
メーカーに相談する前、選定ツールに入れる前に、次のことを整理しておくと話が早く進みます。
出典:オリエンタルモーター「選定結果報告書(サンプル)」・THK「ボールねじの選定:駆動モータの検討」と編集部の整理をもとに AI(Claude)で作成
- 機構の方式と寸法:ボールねじのリード・軸径・長さ、プーリー・ピニオンの径、効率
- 動く物の質量と向き(水平・垂直・斜め)、外から押す力
- 運転パターン:移動量、位置決めの時間、加減速の時間、止まっている時間(1サイクル)
- 摩擦係数と予圧、カップリング・ブレーキなど小さな部品の慣性
- 止める位置の精度(分解能)と、許される振動・整定の時間
- 使う機種のカタログの値:定格・瞬時最大トルク、ロータの慣性、許容の慣性比、最高回転数
- 垂直の軸のブレーキ、減速機を入れるなら減速比・効率・慣性、サーボなら回生
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。
情報の確認日:2026年10月30日








