
PID制御は、目標値と測った値の差(偏差)から、比例(P)・積分(I)・微分(D)の3つの動作で操作量を決めるフィードバック制御です。炉の温度からサーボモーターの位置まで、機械の中で広く使われています。モーション制御は、モーターで機械を「どこへ・どの速さで・どう止めるか」まで決めて動かす技術で、サーボの中でも PID と同じ考え方のループが回っています。
このページでは、機械・装置の設計者に向けて、フィードバック制御の基本、P・I・D の各動作の働き、ステップ応答法・限界感度法による調整と小さな計算例、実装の注意(微分先行・ワインドアップ)、サーボとステッピングモーター、エンコーダ、モーションコントローラと PLC、位置決めの精度と振動の抑え方、規格、研究、トラブル、事例、相談できる会社までを1ページにまとめました。モーターそのものの種類と選び方は製品ページ「モーター」、ロボットは技術ページ「産業用ロボット」「協働ロボット」にあります。
知りたいことから読む
- P・I・D それぞれの働き → PID の各動作の働き
- PID の値の決め方(ジーグラ・ニコルスの計算例) → PID の調整のしかた
- オートチューニングのやり方 → PID の調整のしかた
- 行き過ぎの原因になる積分ワインドアップ → 実装の注意
- サーボの位置・速度・電流のループ → モーション制御のしくみと機器
- サーボモーターとステッピングモーターの選び方 → サーボモーターとステッピングモーター
- 止まるときの揺れ・共振の抑え方 → 位置決めの精度と振動
- ハンチング・オフセット・脱調の対策 → トラブルと対策
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| 目標値のまわりで振れつづける(ハンチング) | 比例ゲインが大きすぎ・積分時間が短すぎ・むだ時間 | 出発点の値を詰める・よくあるトラブルと、まず疑うところ |
| 目標に届かずに止まる | P だけでオフセットが残っている | P:比例動作 |
| 立ち上がりで大きく行き過ぎる | PID の値・積分ワインドアップ | 計算例:ステップ応答法と限界感度法で PID の値を求める・積分ワインドアップ |
| 目標値を変えた瞬間に操作量が跳ねる | 微分が偏差にかかっている | PI-D と I-PD:目標値を変えたときのショックを減らす |
| ステッピングモーターが止まる・位置がずれる | 脱調(急な加減速・過負荷) | ステッピングモーターと脱調 |
| 位置決めのあと、揺れが収まるまで待たされる | 機械の共振・剛性・加減速のパターン | 位置決め時間と残留振動 |
| ときどき意図しない動きをする | ノイズ・センサーの故障・ソフトの異常 | モノレール:ノイズでインバータが誤動作し、加速が止まらなかった(2008年) |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
フィードバック制御の基本
フィードバック制御のしくみと言葉
JIS Z 8116(自動制御用語)は、制御をある目的に適合するように、制御対象に所要の操作を加えることと定義しています。目的には、制御量を目標値に近づけること・追従させることや、外乱の影響を打ち消すことなどがあります。フィードバック制御では、測った値(測定値・制御量)を目標値と比べ、その差(偏差)が小さくなるように操作量を決めつづけます。
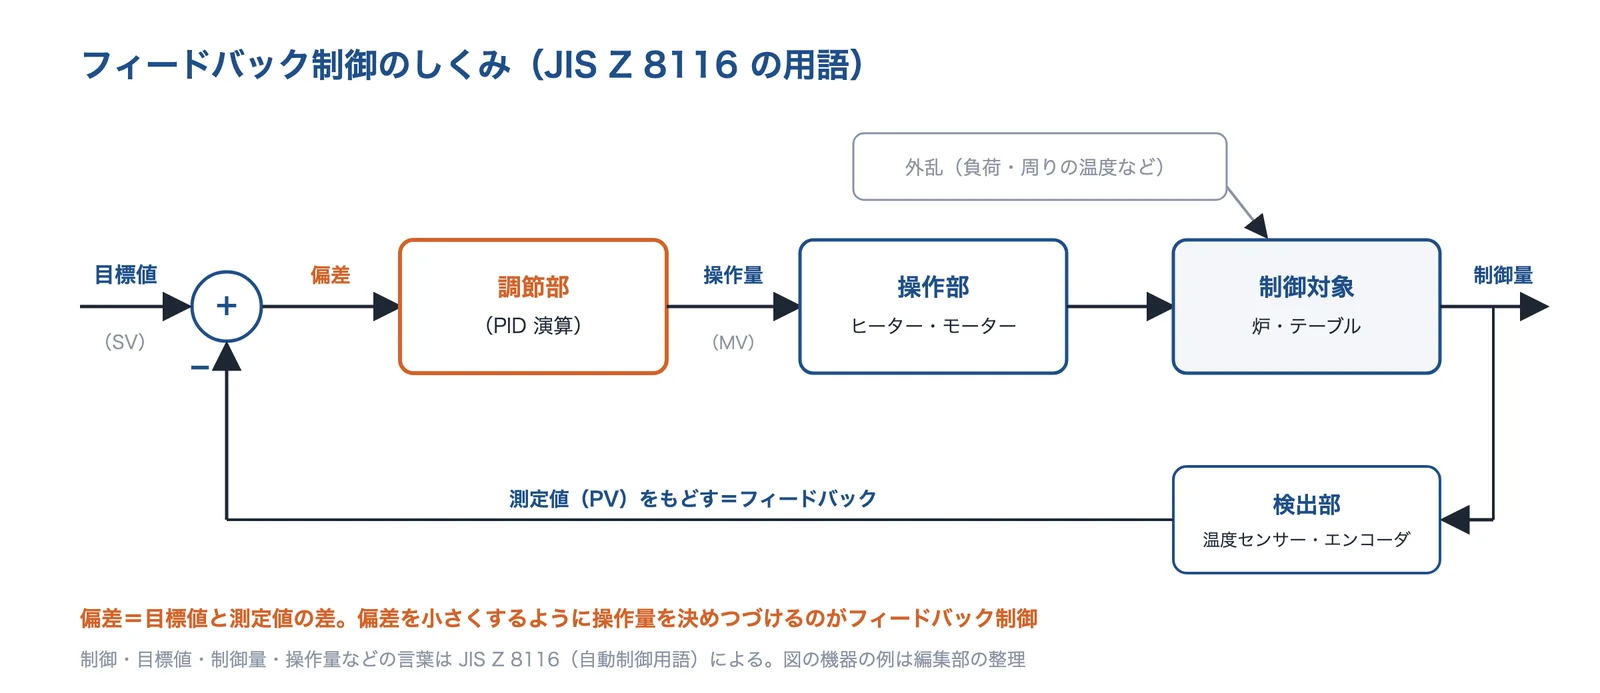
出典:JIS Z 8116をもとに AI(Claude)で作成
| 言葉 | 意味 | 例(温度) | 例(位置) |
|---|---|---|---|
| 目標値(SV) | 制御量をそうしたい値 | 炉の温度 200℃ | テーブルを 50mm の位置へ |
| 制御量・測定値(PV) | 制御したい量と、その測った値 | 熱電対で測った温度 | エンコーダで測った位置 |
| 偏差 | 目標値と測定値の差 | 200℃ − 196℃ = 4℃ | 残りの移動量 |
| 操作量(MV) | 制御対象に加える量 | ヒーターの出力(%) | モーターのトルク(電流) |
| 外乱 | 制御量を乱す外からの影響 | 扉の開閉・周りの温度 | 負荷・摩擦の変化 |
言葉は JIS Z 8116 と三菱電機の PID 制御テクニックガイドによる。例は編集部の整理。
JIS Z 8116 は、目標値が一定の制御を定値制御、変化する目標値に追従させる制御を追従制御とし、変化する目標値に追従させるフィードバック制御系をサーボ系と呼んでいます。サーボ系はもともと、物体の位置・方位・姿勢・力などを制御量にしたものです。温度調節は主に定値制御、モーション制御は主に追従制御です。
出典:JIS Z 8116:1994 自動制御用語-一般|kikakurui.com、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
オンオフ制御では振れが残る
いちばん簡単なフィードバック制御は、ヒーターを入れるか切るかだけのオンオフ(二位置)制御です。立命館大学の資料は、50℃に設定し 48℃で ON・52℃で OFF にすると、ちょうど 50℃には制御できない例を示しています。JIS Z 8116 は、フィードバック制御系で振幅の減衰しない振動をハンチング(乱調)と呼んでいます。
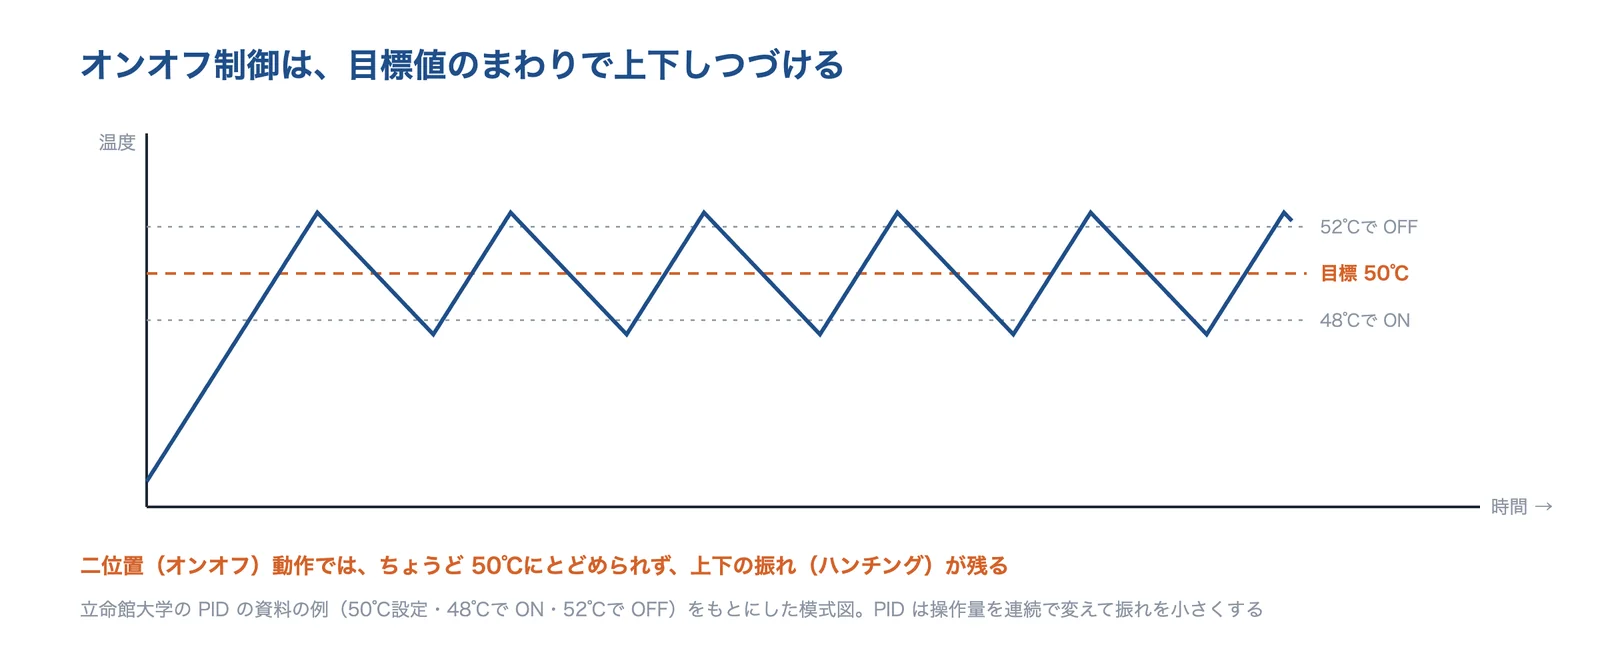
出典:立命館大学の PID 制御の資料をもとに AI(Claude)で作成
PID は、操作量を 0〜100%の間で連続的に変えることで、この振れを小さくします。オンオフ制御は安く簡単なので、振れが許される用途ではいまも使われます(編集部の整理)。
出典:PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学、JIS Z 8116:1994 自動制御用語-一般|kikakurui.com
ステップ応答で性能を見る
制御の良し悪しは、目標値を一段だけ変えたときの応答(ステップ応答)で見ます。JIS Z 8116 は、行過ぎ量(オーバーシュート)を最初の山が最終値を超えた量の最終変化量に対する百分率、整定時間を決めた許容範囲(例:±5%)に収まるまでの時間、むだ時間を入力が変わってから出力が変わり始めるまでの時間、定常偏差を落ちついたあとに残る偏差と定義しています(ステップ入力での定常偏差をオフセットともいいます)。
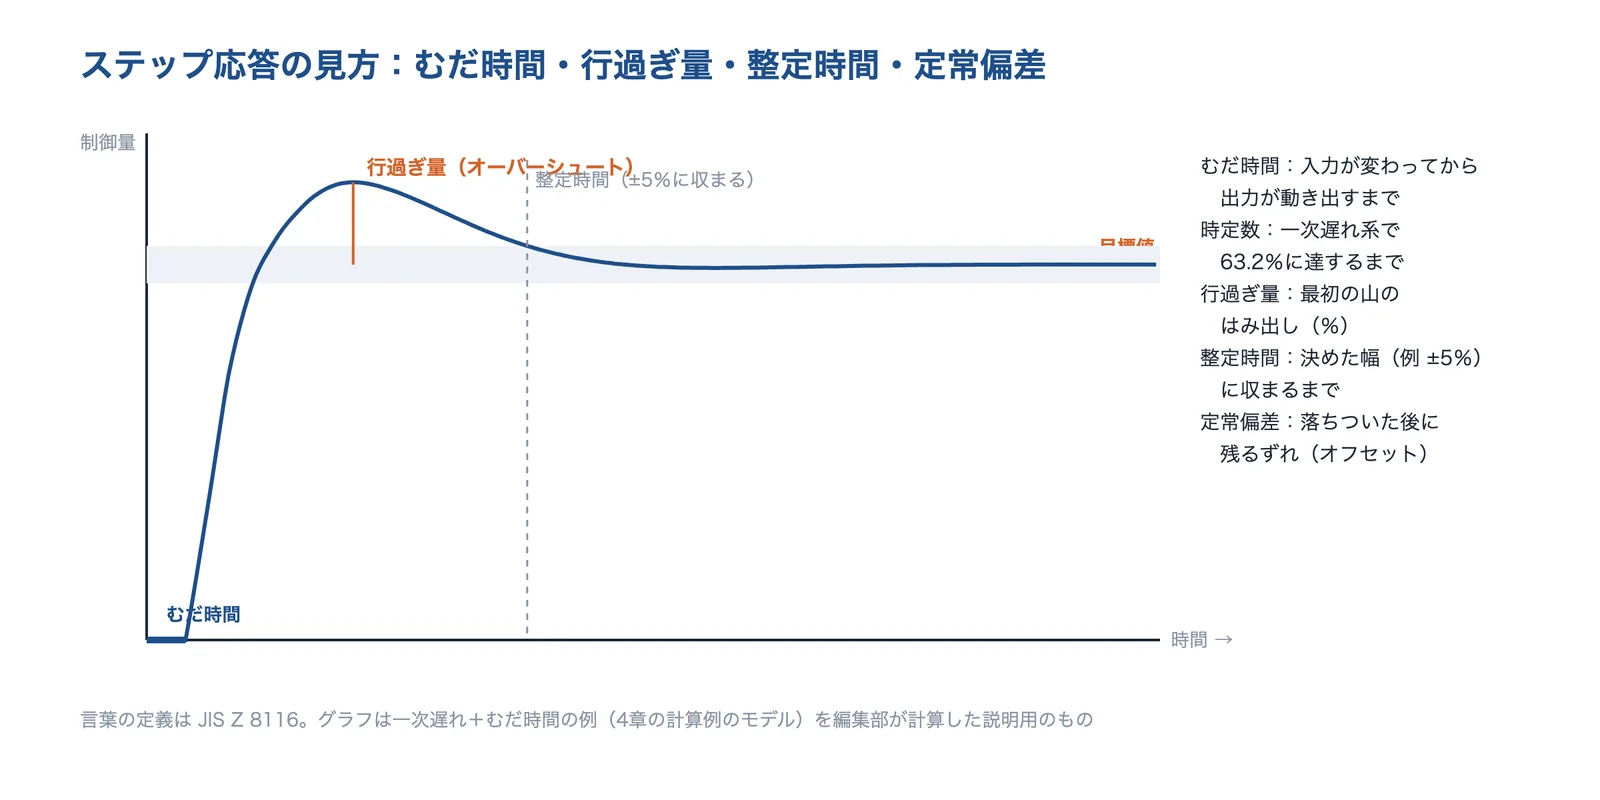
出典:JIS Z 8116・編集部の計算をもとに AI(Claude)で作成
設計の段階で、「行過ぎは何%まで」「何秒で ±何%に入る」「定常偏差は 0」のように、目標の性能をこの言葉で決めておくと、調整の終わりがはっきりします(編集部の整理)。
出典:JIS Z 8116:1994 自動制御用語-一般|kikakurui.com
PID の各動作の働き
PID の式と定数(比例ゲイン・積分時間・微分時間)
JIS Z 8116 は、PID 制御を比例動作・積分動作・微分動作の3つの動作を含む制御方式と定義し、一部を含まない場合は P制御・PI制御・PD制御などと呼ぶとしています。立命館大学の資料は、式を次の形で示しています。
| 定数 | JIS Z 8116 の定義 | 大きくすると |
|---|---|---|
| 比例ゲイン Kp | 比例動作の強さ。入力の変化分に対する出力の変化分の比 | 応答は速くなるが、振動しやすい(三菱電機の資料) |
| 比例帯(%) | 出力が 0〜100%変化するのに要する入力の変化幅。無次元化した比例ゲインの逆数に相当 | 大きいほど比例動作が弱い |
| 積分時間 Ti | ステップ入力で、比例だけの出力と積分だけの出力が等しくなるまでの時間 | 大きいほど積分が弱い |
| 微分時間 Td | ランプ入力で、比例だけの出力と微分だけの出力が等しくなるまでの時間 | 大きいほど微分が強い |
温度調節計では比例帯(%)、PLC やサーボでは比例ゲインで設定することが多いので、どちらで書かれているかを確かめます(編集部の整理)。
出典:JIS Z 8116:1994 自動制御用語-一般|kikakurui.com、PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
P:比例動作
比例動作は、偏差に比例した操作量を出します。強くすると目標に早く近づきますが、三菱電機の資料のとおり発振しやすくなります。立命館大学の資料は、P制御だけではオフセット(定常偏差)が打ち消せないとしています。
なぜオフセットが残るのかは、炉を例にするとわかります。温度を保つにはヒーターに一定の出力が要りますが、P だけでは偏差が 0 になると出力も 0 になるので、出力が要るぶんだけ偏差が残ったところで釣り合います。このページの計算例のモデルでは、P だけ(Kp=3.0)で目標の 86%で止まりました(P・PI・PID の違いと使い分け)。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所、PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学
I:積分動作
積分動作は、偏差を時間で積み上げた量に比例した操作量を出します。三菱電機の資料は、偏差をなくすように連続的に操作量を加える動作で、比例動作で生じるオフセットをなくすことができるとしています。一方、立命館大学の資料は、積分の出力は時間の遅れ(位相遅れ)をもたらし、振動する場合は発散の危険があるとしています。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所、PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学
D:微分動作
微分動作は、偏差の変化の速さに比例した操作量を出し、変化を先読みして行過ぎを抑えます。立命館大学の資料は、積分を強くしたときの位相遅れによるオーバーシュートを軽くする作用(位相補償)があるとしています。ただし三菱電機の資料によると、偏差をそのまま微分すると高い周波数のノイズを大きくして制御系を不安定にすることがあるため、微分には一次遅れのフィルタを入れた不完全微分が使われます。
温度センサーやアナログの配線のノイズが大きいと、D を入れたとたんに操作量がガタガタします。ノイズの対策は課題「ノイズでセンサー値が乱れる」と技術ページ「EMC対策」にあります。
出典:PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
P・PI・PID の違いと使い分け
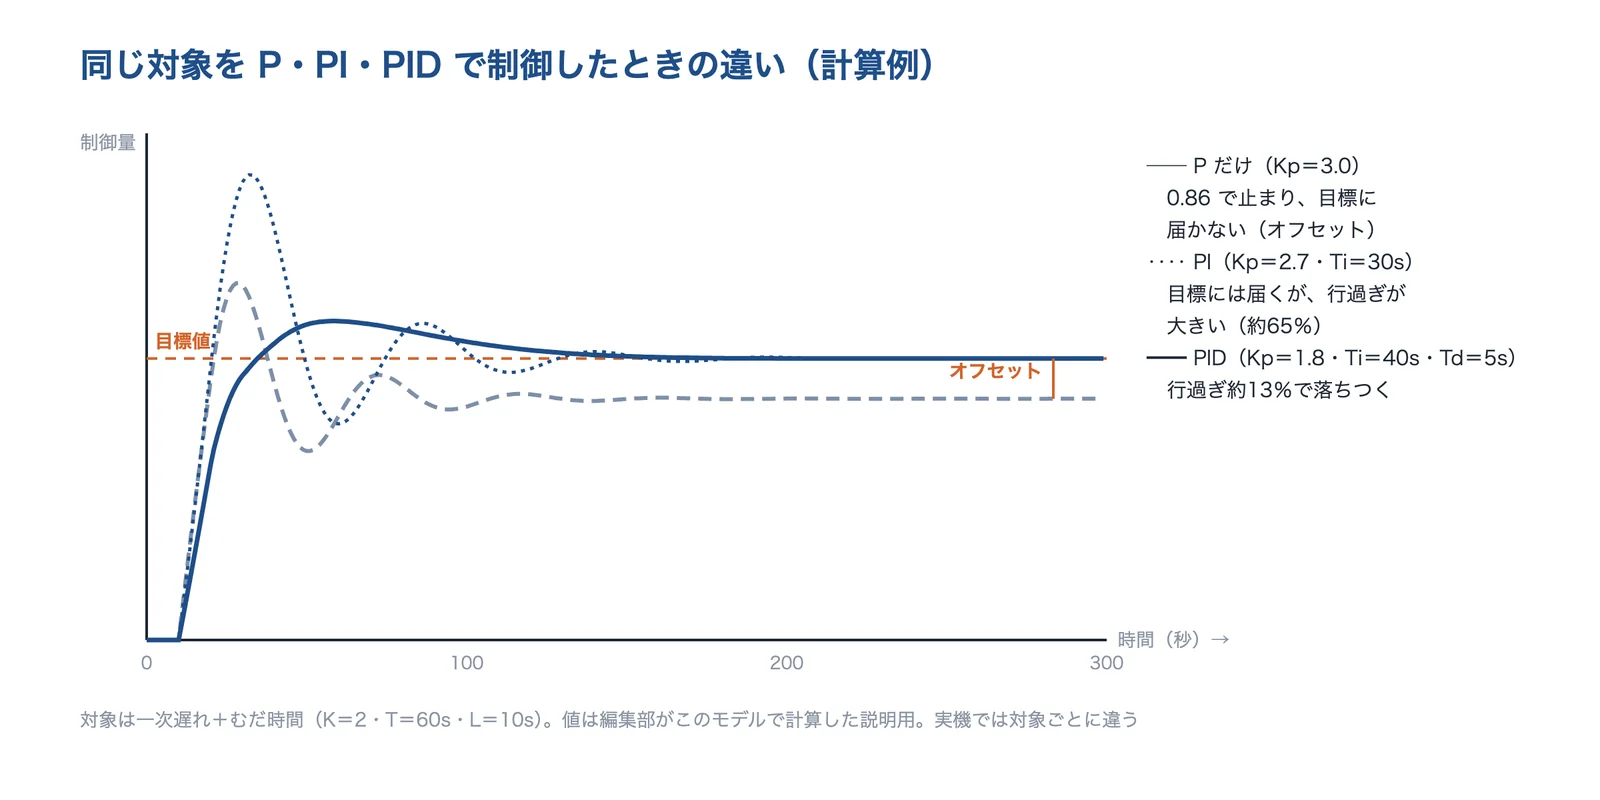
出典:編集部の計算(一次遅れ+むだ時間のモデル)をもとに AI(Claude)で作成
上の図は、一次遅れとむだ時間の対象(調整の章の計算例と同じ)を編集部が計算したものです。P だけではオフセットが残り、I を足すと目標に届き、D を足すと行過ぎを抑えられます。三菱電機の資料は使い分けの目安として、PID 動作は主に温度制御、PI 動作は流量・圧力・温度の制御、PD 動作は振動の減衰や温度変化の抑制に用いるとしています。
流量や圧力のように応答が速くノイズの多い量では、D を使わない PI がよく選ばれます(編集部の整理)。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
PID の調整のしかた(計算例つき)
ステップ応答法(ジーグラ・ニコルス)
ジーグラとニコルスのステップ応答法(反応曲線法)は、制御をかけない状態で操作量を一段変え、測定値の応答から PID の値を決めます。マクマスター大学の講義資料(Goodwin ほかの教科書の6章)の手順では、操作量の変化はフルスケールの 10〜20%、応答の最大の傾きの接線から、むだ時間 L と、接線が最終値に届くまでの時間 T、変化の比 K(測定値の変化÷操作量の変化)を読みます。
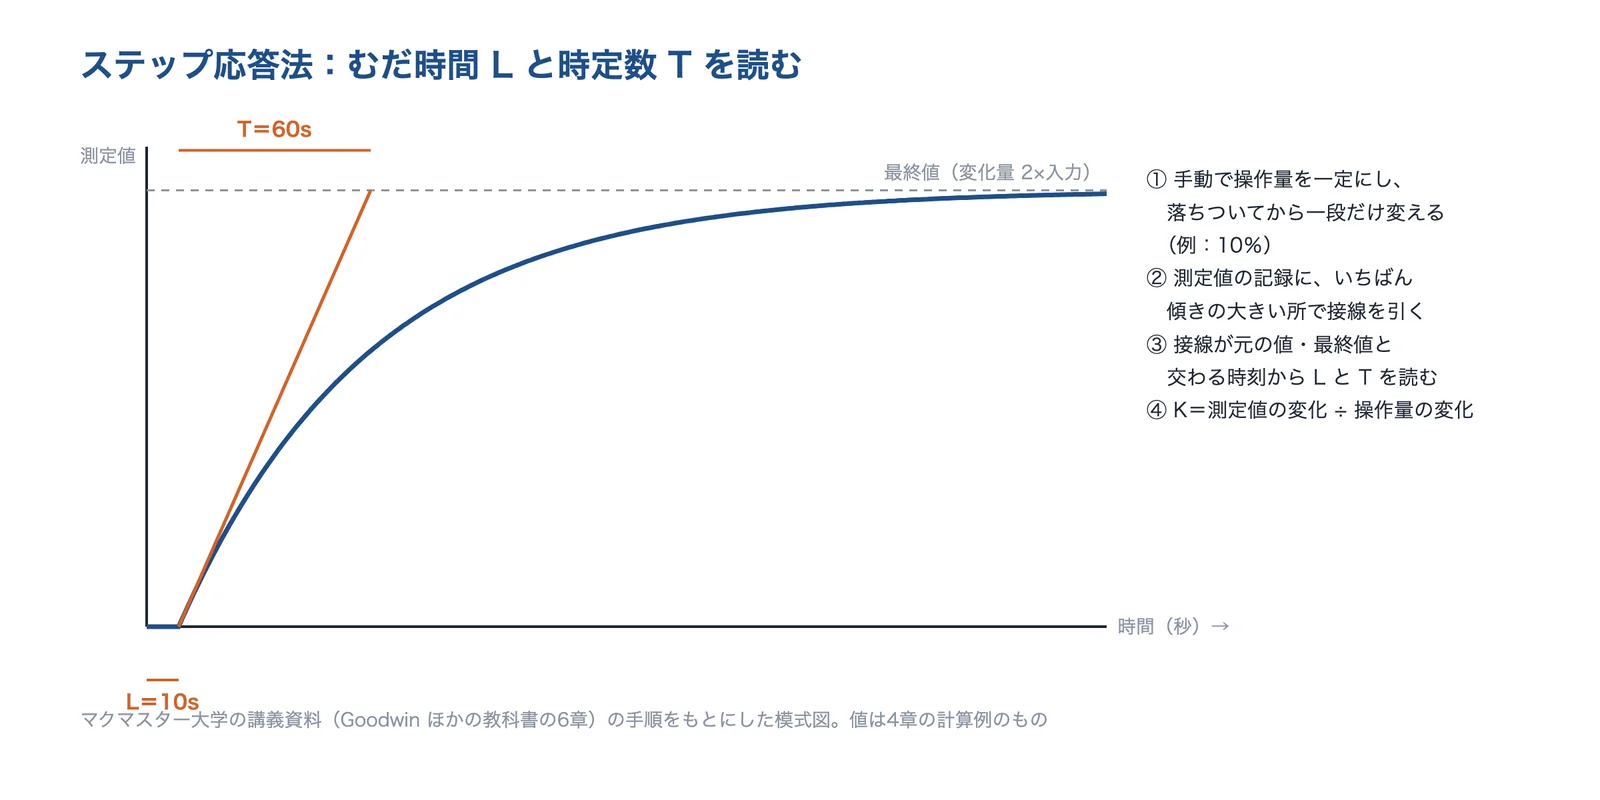
出典:マクマスター大学の講義資料(Goodwin ほか)をもとに AI(Claude)で作成
| 動作 | Kp | Ti | Td |
|---|---|---|---|
| P | T ÷(K × L) | — | — |
| PI | 0.9 × T ÷(K × L) | 3 × L | — |
| PID | 1.2 × T ÷(K × L) | 2 × L | 0.5 × L |
マクマスター大学の講義資料の Table 6.2(Ziegler-Nichols、反応曲線法)による。T は接線が最終値に届くまでの時間(資料の ν₀)。
同じ資料は、この方法の結果がむだ時間と時定数の比(L/T)にとても敏感だと注意しています。三菱電機の PID 演算命令のオートチューニングにも、最大の傾き R とむだ時間 L から PID の3定数を求めるステップ応答法があります。
出典:EE4CL4 Lecture 14:PID tuning(Goodwin・Graebe・Salgado, Control System Design 6章、2004年)|マクマスター大学、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
限界感度法
限界感度法は、比例動作だけでゲインを少しずつ上げ、振幅が一定の振動が続く限界のゲイン Ku と、その周期 Pu を測る方法です。マクマスター大学の講義資料は、開ループで安定な対象にだけ有効だとしています。
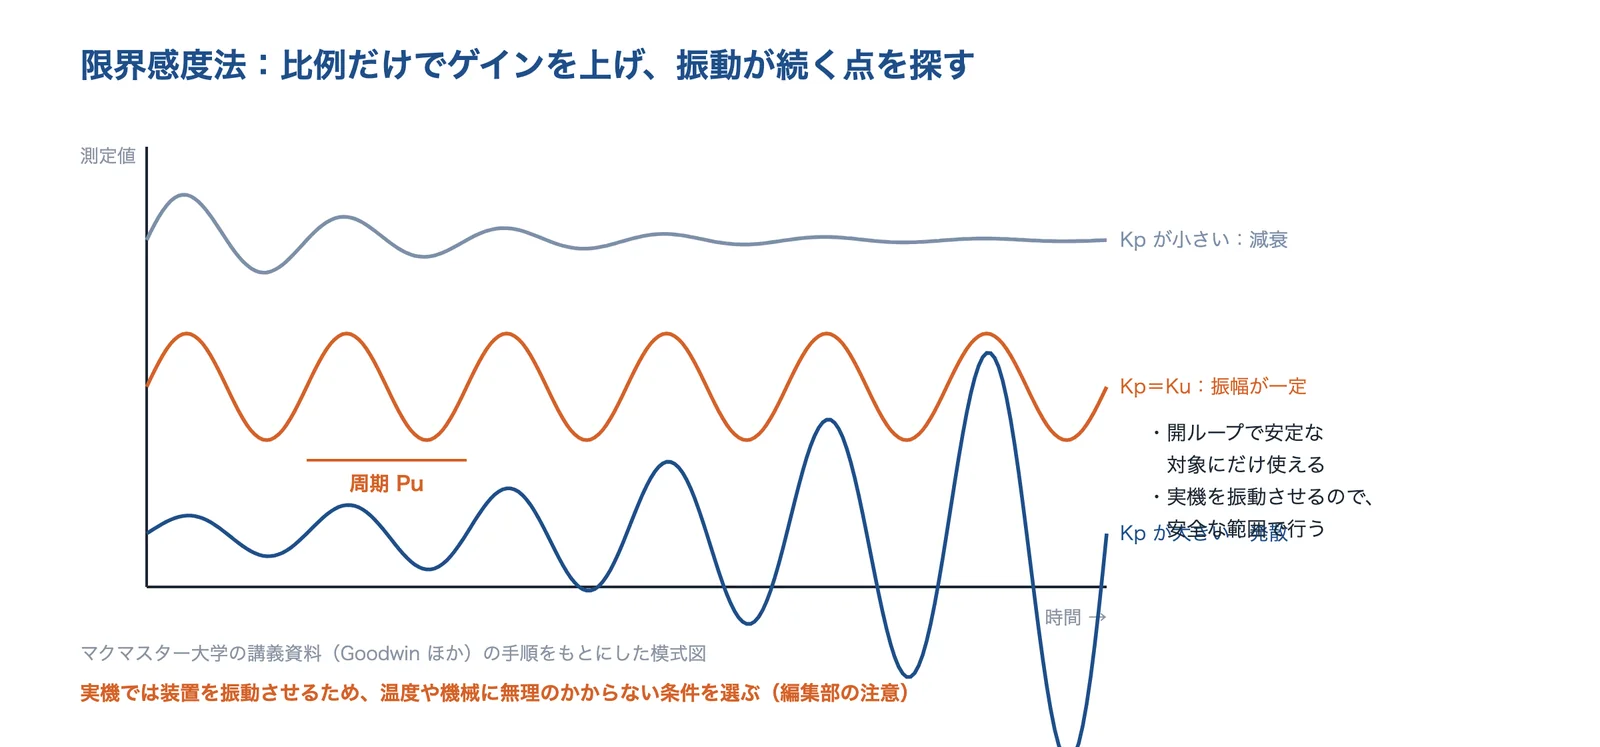
出典:マクマスター大学の講義資料(Goodwin ほか)をもとに AI(Claude)で作成
| 動作 | Kp | Ti | Td |
|---|---|---|---|
| P | 0.5 × Ku | — | — |
| PI | 0.45 × Ku | Pu ÷ 1.2 | — |
| PID | 0.6 × Ku | 0.5 × Pu | Pu ÷ 8(=0.125 × Pu) |
マクマスター大学の講義資料の Table 6.1(Ziegler-Nichols、振動法)による。資料は、この表は標準形 PID に当てはまるとしている。
実機を振動させるため、温度や機械に無理がかからない条件で行います。振動させられない装置では、ステップ応答法かオートチューニングを使います(編集部の整理)。
出典:EE4CL4 Lecture 14:PID tuning(Goodwin・Graebe・Salgado, Control System Design 6章、2004年)|マクマスター大学
計算例:ステップ応答法と限界感度法で PID の値を求める
次のような加熱の装置を考えます(値は説明のための仮のもの)。ヒーターの出力を 10%上げると、10秒たってから温度が上がり始め(L=10s)、接線から読んだ時間は T=60s、温度の変化はレンジの 20%ぶんでした(K=20%÷10%=2)。
- ステップ応答法:Kp = 1.2 × 60 ÷(2 × 10)= 3.6、Ti = 2 × 10 = 20s、Td = 0.5 × 10 = 5s(比例帯にすると 100 ÷ 3.6 ≒ 28%)
- 限界感度法:このモデル(一次遅れ+むだ時間)で限界を計算すると Ku ≒ 5.0、Pu ≒ 37.6s。Kp = 0.6 × 5.0 ≒ 3.0、Ti = 0.5 × 37.6 ≒ 18.8s、Td = 37.6 ÷ 8 ≒ 4.7s
2つの方法の値は近くなりますが、同じにはなりません。実機では、Ku・Pu はゲインを上げて測り、L・T・K はステップ応答の記録から読みます(編集部の計算と整理)。
出発点の値を詰める
出典:編集部の計算(一次遅れ+むだ時間のモデル)をもとに AI(Claude)で作成
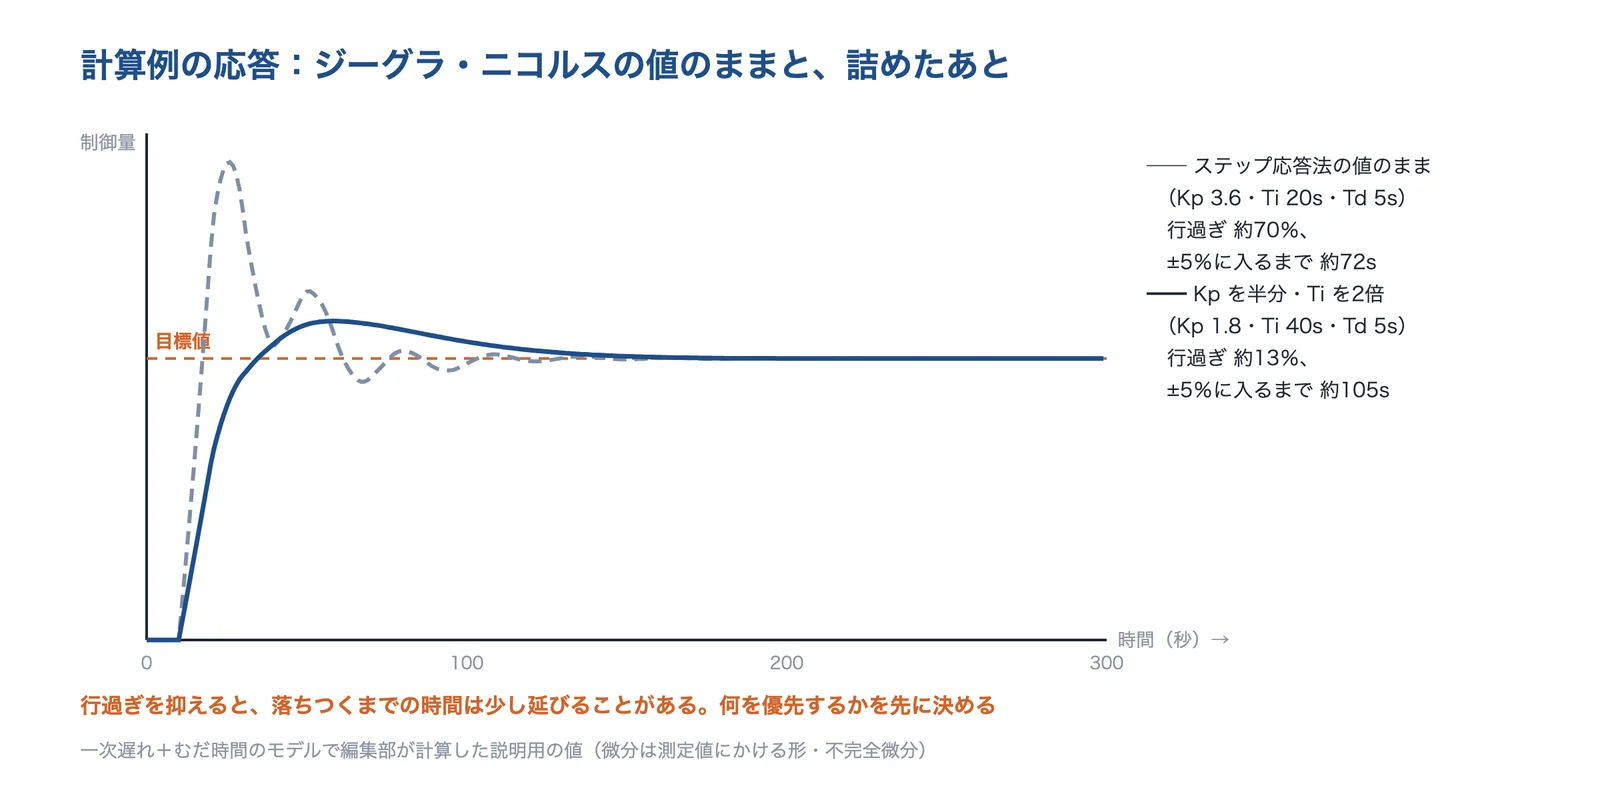
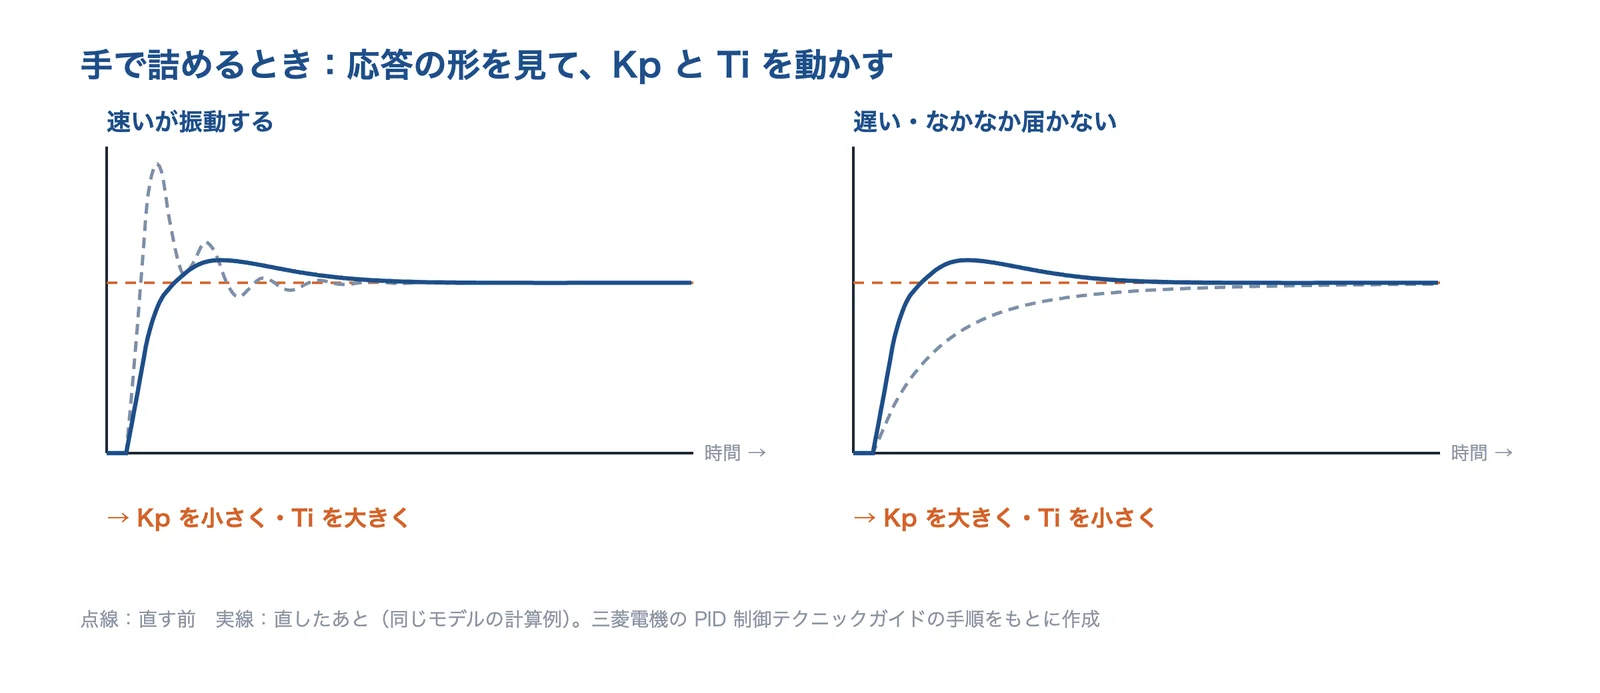
計算例のモデルでそのまま動かすと、行過ぎが約70%と大きくなりました(編集部の計算)。表の値は出発点として、応答を見て詰めます。三菱電機の資料は手で詰めるときの手順として、応答は速いが振動するときは Kp を小さく・Ti を大きく、応答が遅いときは Kp を大きく・Ti を小さくすると示しています。
出典:三菱電機の PID 制御テクニックガイド・編集部の計算をもとに AI(Claude)で作成
このモデルでは、Kp を半分(1.8)、Ti を2倍(40s)にすると行過ぎが約13%に下がり、±5%に入るまでの時間は約72秒から約105秒に延びました。行過ぎと速さのどちらを優先するかを、先に決めておきます(編集部の計算と整理)。
出典:EE4CL4 Lecture 14:PID tuning(Goodwin・Graebe・Salgado, Control System Design 6章、2004年)|マクマスター大学、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
オートチューニング
三菱電機の資料は、オートチューニングにはリミットサイクル法とステップ応答法があるとしています。リミットサイクル法は、偏差によって出力を上限と下限で切り替える二位置制御を行い、測定値の振幅と振動の周期から PID の3定数を求めます。ステップ応答法は、0→100%(0→75%や 0→50%でもよい)のステップ状の出力を与え、最大の傾き R とむだ時間 L から求めます。
限界の点を自動で探す考え方は、Åström と Hägglund(Automatica、1984年)が、限界のゲインと限界の周波数を簡単に推定し、試験の信号を自動でつくる方法として示しています。この方法はモデルの誤差や外乱に影響されにくいとしています。オートチューニングの結果も出発点です。負荷や温度域が変わったら、やり直します(編集部の整理)。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所、Automatic Tuning of Simple Regulators with Specifications on Phase and Amplitude Margins(Åström・Hägglund、Automatica 20、1984年)|Lund University
ジーグラ・ニコルスの値は、むだ時間の比で大きく変わる
マクマスター大学の講義資料(Goodwin ほか)は、ステップ応答法で決めた制御の応答を、むだ時間と時定数の比を変えて比べ、この方法がその比にとても敏感だと示しています。Hägglund と Åström(2004年)は、ステップ応答法の考え方を頑健なループ整形の立場から見直し、ステップ応答がほぼ単調な対象に、頑健な性能を与える簡単な調整則を得たとしています。
古典の表は、むだ時間の大きい対象や、振動しやすい対象ではそのまま当てはまりにくい、ということです。表の値は出発点にとどめ、応答を見て詰めます(編集部の整理)。
出典:EE4CL4 Lecture 14:PID tuning(Goodwin・Graebe・Salgado, Control System Design 6章、2004年)|マクマスター大学、Revisiting the Ziegler-Nichols step response method for PID control(Hägglund・Åström、Journal of Process Control 14、2004年)|Lund University
限界を自動で測り、調整する
Åström と Hägglund(1984年)は、位相余裕と振幅余裕を指定して PID 形の調節器を自動で調整する手順を示しました。要は、限界のゲインと限界の周波数を簡単に推定する方法で、試験の信号は自動でつくられ、モデルの誤差や外乱に影響されにくいとしています。いまの温度調節計や PLC のリミットサイクル法のオートチューニングと、限界の点を測るという考え方は同じです(編集部の整理)。
出典:Automatic Tuning of Simple Regulators with Specifications on Phase and Amplitude Margins(Åström・Hägglund、Automatica 20、1984年)|Lund University、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
実装の注意:微分先行・ワインドアップ・サンプリング
PI-D と I-PD:目標値を変えたときのショックを減らす
三菱電機の資料によると、ふつうの偏差微分型 PID では、目標値を急に変えると微分動作が大きく働き、操作量が急に変わる問題があります。そこで微分だけを測定値にかけるのが微分先行型(PI-D)、比例も測定値にかけるのが比例微分先行型(I-PD)です。JIS Z 8116 も、両方を PID の構成の一つとして定義しています。
同じ資料は、偏差微分型は目標値の変化への追従が良く、プログラム制御やカスケード制御の2次ループに適し、I-PD は目標値を変えたときに操作端やプロセスにショックを与えずゆっくり応答させたい場合に適するが、応答は遅くなるとしています。三菱電機のプロセス CPU には2自由度型 PID の命令もあります。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所、JIS Z 8116:1994 自動制御用語-一般|kikakurui.com
積分ワインドアップ
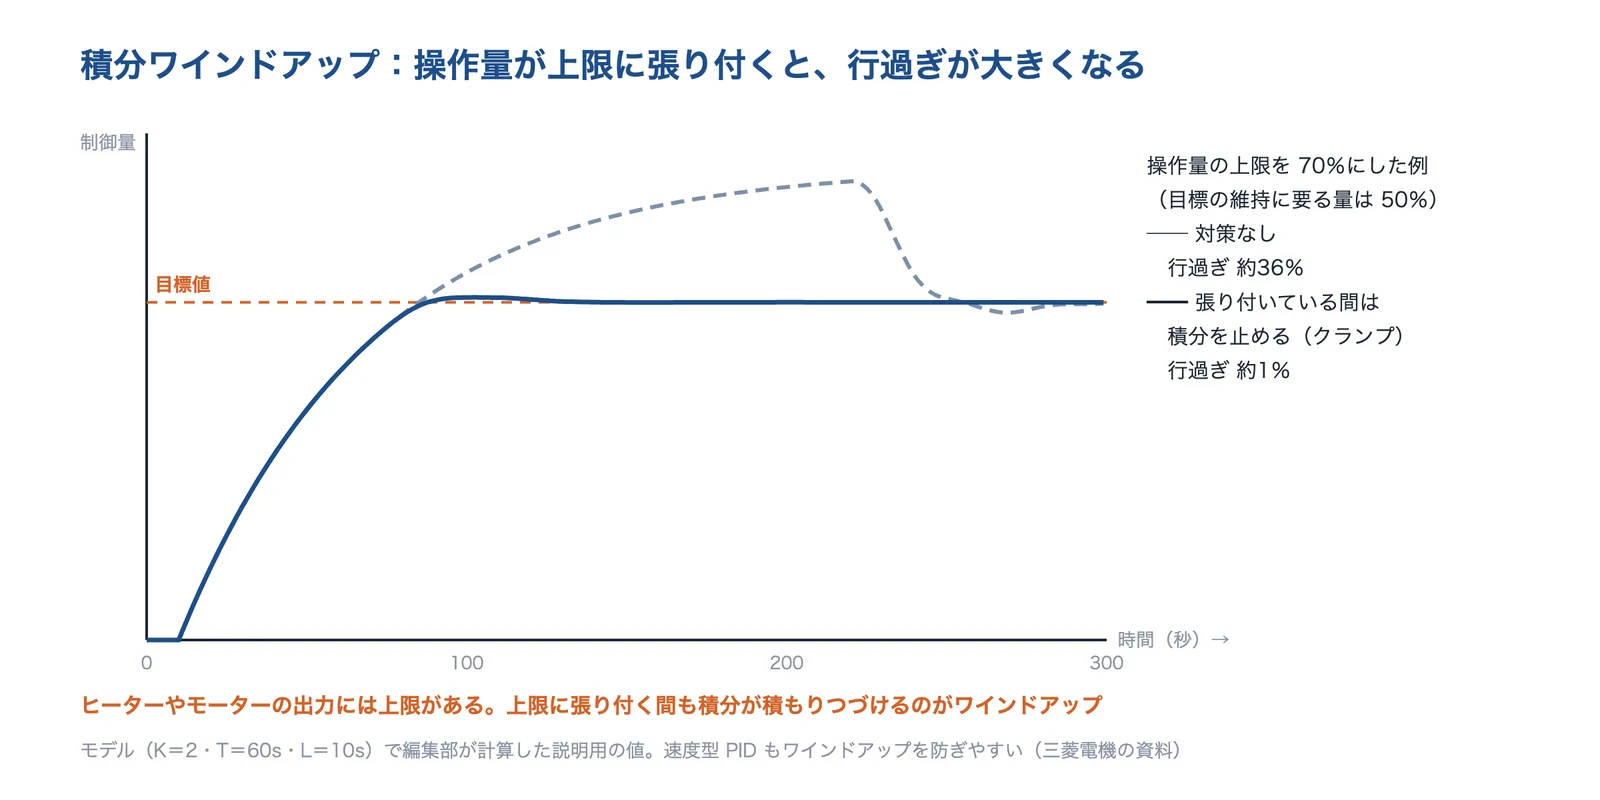
ヒーターやモーターの出力には上限があります。操作量が上限に張り付いている間も積分が偏差を積み上げつづけると、目標に近づいてからも積分のぶんが残り、大きく行き過ぎることになります。これが積分ワインドアップです。
出典:三菱電機の PID 制御テクニックガイド・編集部の計算をもとに AI(Claude)で作成
計算例のモデルで、出力の上限を 70%(目標を保つのに要るのは 50%)にすると、対策なしでは行過ぎが約36%、張り付いている間は積分を止める(クランプ)と約1%でした(編集部の計算)。三菱電機の資料は、前回からの操作量の変化分を計算する速度型 PID は、リセットワインドアップの防止などの点で位置型より扱いやすく、現在は主流としています。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
サンプリング周期と、機器の設定
PLC や調節計の PID は、決まった周期(サンプリング周期)で計算します。理化工業の FZ シリーズのサンプリング周期は 0.05秒(2ループ制御などでは 0.1秒)、モジュール型の SRZ は 0.25秒です。三菱電機の PID 演算命令では、サンプリングタイムを 1〜32,767ms の範囲で設定します。
制御対象の応答(時定数・むだ時間)に比べて周期が長すぎると、計算が追いつかず制御が荒くなります。速い対象(モーターの電流・速度)はドライバの中の速いループに任せ、遅い対象(温度・圧力)は PLC や調節計で、と分けるのが基本です(編集部の整理)。
出典:デジタル指示調節計 FZシリーズ|理化工業、モジュール型調節計 SRZ|理化工業、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
モーション制御のしくみと機器(コントローラ・PLC・規格)
システムの組み方
コンテックの解説は、モーションコントロールを「動きを制御する」こととし、その代表として各種モーターによる位置制御を挙げています。システムは、上位(PLC・PC)→ モーションコントローラ → ドライバ → モーター → 機械の順につながり、サーボではエンコーダの値がもどってきます。
モーションコントローラは「どこへ・どの速さで・どの加減速で」動かすかの指令をつくり、ドライバはその指令どおりにモーターに電流を流します。三菱電機の資料は、モーションコントローラをシーケンサ CPU と組み合わせて使うモーション制御用の CPU で、シーケンサ CPU と独立して制御し負荷を分散するものと説明しています。
出典:ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック、サーボシステムコントローラとは?|三菱電機FA
サーボの中のループ:位置・速度・電流(トルク)
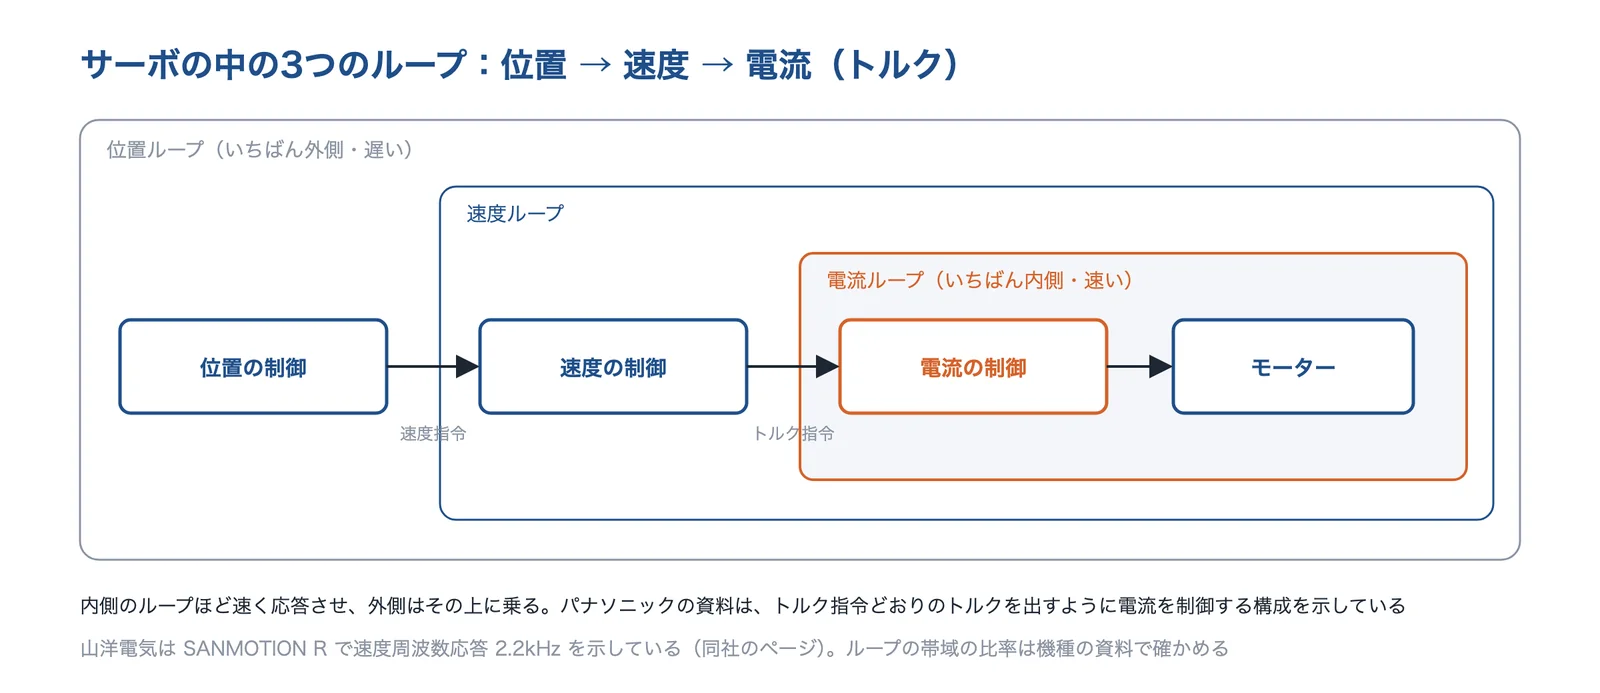
サーボアンプの中では、一般に位置 → 速度 → 電流(トルク)の順に入れ子のフィードバックが回っています(編集部の整理)。パナソニックの技術論文(2014年)は、従来のサーボ制御の構成を、上位からの位置指令にモーター位置を合わせるようにフィードバック制御器がトルク指令を出し、そのトルクが出るようにモーターの電流を制御する形として示しています。
出典:パナソニックの技術論文・山洋電気のページをもとに AI(Claude)で作成
内側のループが速く応答するほど、外側のゲインを上げられます。応答の速さは速度周波数応答で比べることが多く、パナソニックの資料は、与えられた速度指令に対するモーター速度の応答性を示すもので、開発した機種で 2kHz、山洋電気は SANMOTION R で同社従来比約2倍の 2.2kHz としています。どちらも各社の資料の値で、測り方は機種の資料で確かめます。
出典:ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック、ACサーボシステムの技術開発(吉良ほか、Panasonic Technical Journal Vol.55 No.3)|パナソニック、ACサーボシステム SANMOTION R|山洋電気
エンコーダと分解能
位置を測るエンコーダには、パルスを数えるインクリメンタルと、電源を入れた時点で位置がわかるアブソリュートがあります。コンテックのボードはインクリメンタルのエンコーダの A相・B相を数えて位置を管理します。多摩川精機のアブソリュートには1回転 23bit・多回転 16bit の機種、山洋電気の SANMOTION R のエンコーダは1回転内の分割数が最大 8,388,608(23bit)です。
リード 10mm のボールねじなら、10mm ÷ 8,388,608 ≒ 1.2nm が1目盛りです。ただし目盛りが細かくても、ねじのピッチ誤差・熱による伸び・ガタは測れないので、テーブルの位置を直接測るリニアスケールを使うこともあります(編集部の計算と整理。課題「寸法・位置の精度を上げたい」)。
出典:ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック、アブソリュート方式(多回転)エンコーダ|多摩川精機、ACサーボシステム SANMOTION R|山洋電気
指令の伝え方:パルス列とネットワーク
コンテックの解説によると、モーションコントロールボードは指定のパルス数や周波数でパルス列を出し、パルス入力タイプのステッピングモーターやサーボモーターのドライバを動かします。パルス数で動く量、パルスの周波数で速さが決まります。一方、ネットワークで指令する方式もあります。
EtherCAT Technology Group(ETG)は、EtherCAT を開発するときに短いサイクルタイム(100µs 以下)と、精度の高い時刻同期(1µs 以下)を重視したとしています。三菱電機の SSCNET III/H は光ファイバケーブルを使うサーボ用のネットワークです。軸が多いほど、ネットワークのほうが配線を減らしやすくなります(編集部の整理)。
出典:ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック、EtherCAT 技術紹介|EtherCAT Technology Group、サーボシステムコントローラ|三菱電機FA
指令をつくる機器の形(PLC・PC のボード・LSI・ドライバ内蔵)
モーションの指令をつくる機器には、PLC と組み合わせるユニット、PC に挿すボード、自社の基板に載せる専用の LSI、ドライバに位置決めを持たせる形があります。
| 形 | 例(このページの会社) | 向く場面 |
|---|---|---|
| PLC のユニット・モーション CPU | 三菱電機(シーケンサ CPU と負荷を分散) | 生産設備・多軸の同期・カム |
| PC のボード | コンテック(4軸・8軸、Windows・Linux) | 検査装置・画像処理と一緒に動かす |
| 専用の LSI | マブチモーターNPM(パルス発生・加減速・補間) | 量産する自社の機器に組み込む |
| ドライバ内蔵 | サーボ・ステッピングのドライバ | 軸が少ない・上位を簡単にしたい |
各社の公式サイトの情報をもとに編集部が整理したものです。
出典:モーションCPU(MELSEC iQ-R)の特長|三菱電機FA、SMC-4DL-PE の特長|コンテック、PCL6145|マブチモーターNPM
PLC のプログラミング言語(IEC 61131-3)
PLC のプログラミング言語は IEC 61131-3 が定めています。2025年の版は、文字の言語のストラクチャードテキスト(ST)と、図の言語のラダー図(LD)・ファンクションブロック図(FBD)からなるとしています(2025年5月の第4版。2013年版からの改訂)。
モーションでは、軸を動かす命令を部品(ファンクションブロック)にしたライブラリを使うことが多く、三菱電機のモーションユニット RD78G は、国際的な標準規格である PLCopen の Motion Control FB のライブラリでプログラムできるとしています。メーカーをまたいで同じ書き方に近づけたいときの選択肢です(編集部の整理)。
出典:IEC 61131-3:2025 Programmable controllers — Part 3: Programming languages|IEC、モーションユニット RD78G(CC-Link IE TSN)|三菱電機FA
PID制御・モーション制御にかかわる規格
| 規格 | 内容 | 版 |
|---|---|---|
| JIS Z 8116 | 自動制御用語-一般(制御・PID・比例帯・積分時間・整定時間・ハンチングなど) | 1994年 |
| IEC 61131-3 | PLC のプログラミング言語(ST・LD・FBD) | 2025年(第4版) |
| ISO 230-2 | 工作機械の NC 軸の位置決めの正確さと繰返し性の試験 | 2014年(第4版) |
| EtherCAT | Ethernet を使うフィールドバス(ETG が仕様を管理) | — |
版は JIS の本文と IEC・ISO のカタログ(2026年10月に確認)による。設計・評価に使うときは最新の規格票で確かめてください。
出典:JIS Z 8116:1994 自動制御用語-一般|kikakurui.com、IEC 61131-3:2025 Programmable controllers — Part 3: Programming languages|IEC、ISO 230-2:2014 Test code for machine tools — Part 2: Determination of accuracy and repeatability of positioning of numerically controlled axes|ISO、EtherCAT 技術紹介|EtherCAT Technology Group
サーボモーターとステッピングモーター
ステッピングモーターと脱調
コンテックの解説によると、ステッピングモーターは入力パルスに同期して一定の角度ずつ回り、回転量を測らずに(オープンループで)位置決めできるモーターです。1ステップは 1.8°・0.72°・0.36° などが一般的で、停止時の角度の誤差は累積せず、一般的な誤差は ±0.05° としています。
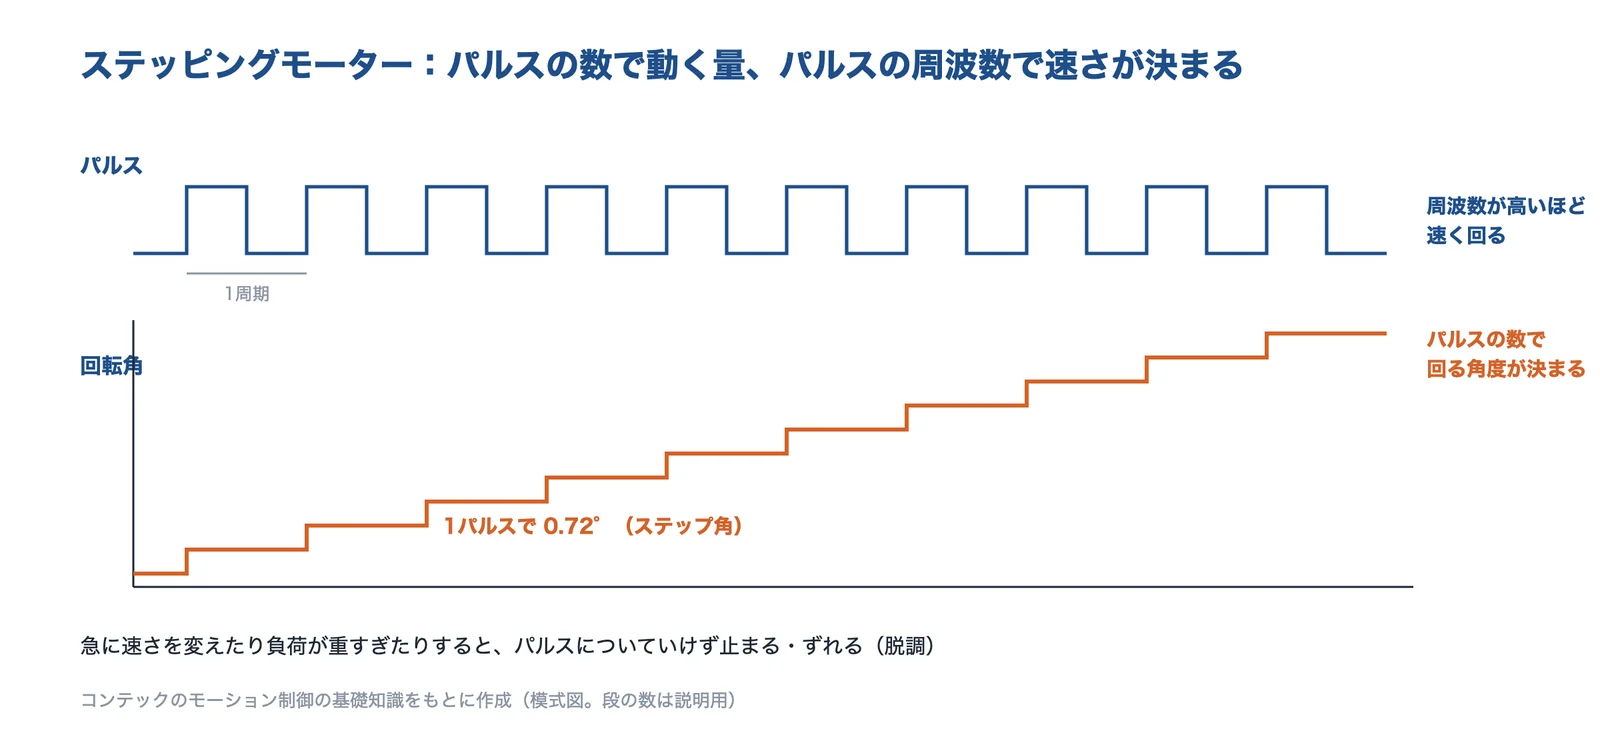
出典:コンテックのモーション制御の基礎知識をもとに AI(Claude)で作成
計算の手順(ステップ角 0.72°・1回転で 10mm 進む・1,000Hz で 50mm 動かす例)
- ① 1回転のパルス数 = 360 ÷ 0.72 = 500 パルス
- ② 50mm に要る回転数 = 50 ÷ 10 = 5 回転
- ③ 要るパルス数 = 500 × 5 = 2,500 パルス
- ④ 回転速度 = 0.72 ÷ 360 × 1,000Hz × 60 = 120 r/min
コンテックのモーション制御の基礎知識の例をもとにした計算です。
同じ解説は、急な速度の変化(加減速)や過負荷で、パルスに同期して回れずに止まったり位置がずれたりすることを脱調と呼んでいます。標準のオープンループでは位置を測っていないため、脱調に気づくにはエンコーダなどが要ります(コンテックの解説は、エンコーダ入力の用途に脱調の検出を挙げています)。対策(トルクの余裕・加減速・クローズドループ)は課題「ステッピングモーターが脱調する」にまとめています。
長野県工業技術総合センターの研究報告(2009年)は、一般的な2相のハイブリッド形の基本ステップ角は 1.8°で、低速回転時の振動・騒音の対策として励磁電流を正弦波状にしてステップを細かく分けるマイクロステップ駆動が有効とされるが、条件によっては効果が不十分と書いています(ステッピングモーター:補正マイクロステップで騒音を最大 12dB 下げた)。
出典:ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック、ステッピングモータの低速回転時の振動・騒音(竹村、研究報告 No.4、2009年)|長野県工業技術総合センター
サーボモーター
サーボモーターは、回転角を検出するエンコーダを備え、閉ループ(クローズドループ)で位置決めするモーターです。コンテックの解説は、大きな加減速トルクを出せるので、負荷やパルス速度の急な変化にも脱調せず速く応答し、低速から高速までなめらかに回るとしています。代わりに、ゲインやフィルタの調整が要ります(編集部の整理。調整の手間はベルト機構:2自由度制御で位置決め時間を 1/10 以下に)。
出典:ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック
どちらを選ぶか
| 見ること | ステッピングが向く | サーボが向く |
|---|---|---|
| 負荷と速さ | 軽い負荷・中低速 | 重い負荷・高速・大きな加減速 |
| 止まったときの保持 | 励磁したまま大きな保持力 | サーボロック(制御で保持) |
| 位置を知る必要 | 脱調しない範囲で使えればよい | いつも位置を確かめたい |
| 調整の手間 | 少ない | ゲイン・フィルタの調整が要る(オートチューニングあり) |
| 静かさ・なめらかさ | 低速で振動・騒音が出やすい(マイクロステップで抑える) | なめらか |
コンテックの基礎知識・長野県の研究報告をもとに編集部が整理したもの。モーターの種類と選び方は製品ページ「モーター」、エアシリンダーからの置き換えは課題「エアシリンダーを電動に置き換えたい」にあります。
位置決めの精度と振動
加減速のパターン
コンテックのボードは、定速・直線加減速・S字加減速で位置決めや原点復帰を制御できます。直線(台形)は一定の加速度で上げ下げし、S字は加速度もなめらかに変えます。
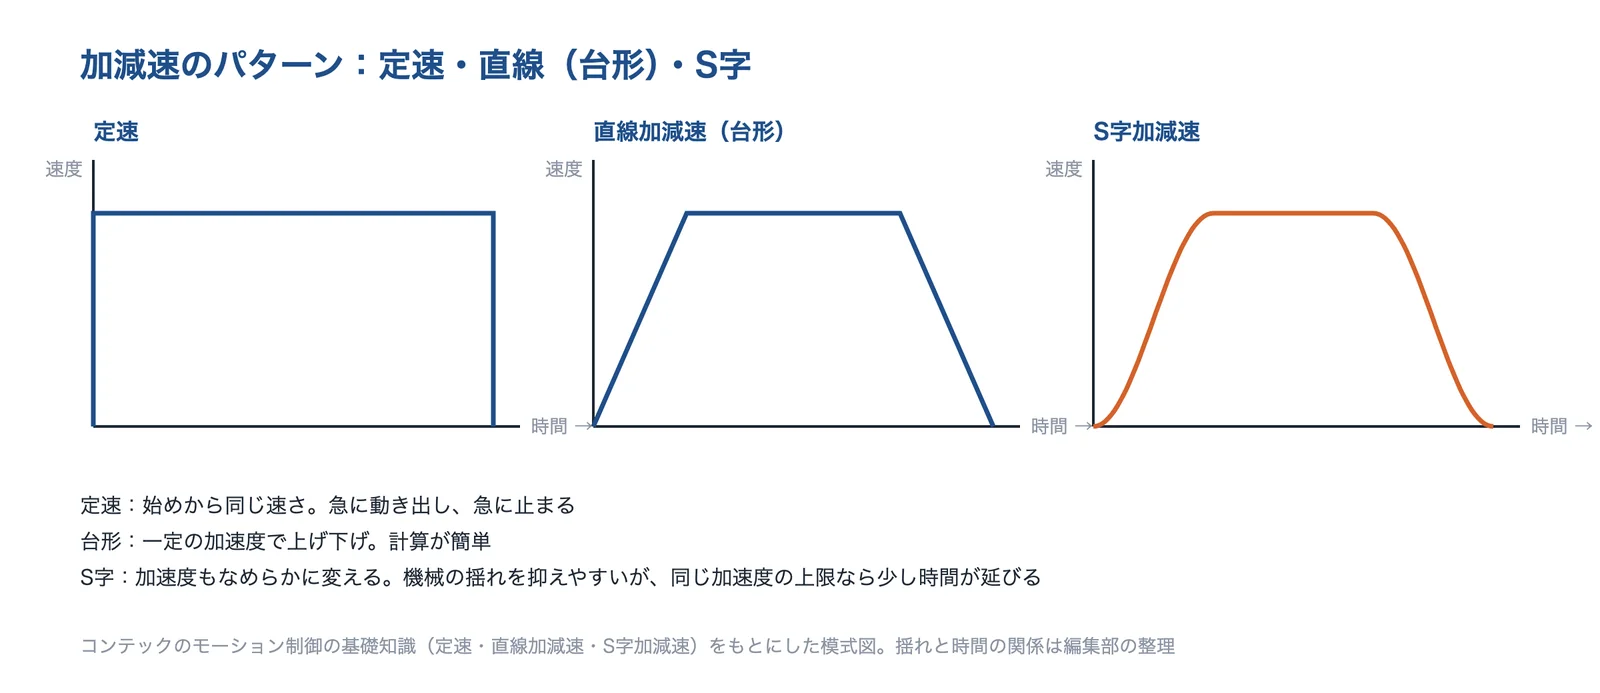
出典:コンテックのモーション制御の基礎知識をもとに AI(Claude)で作成
S字は、加速度の急な変化(機械への衝撃)が小さいので揺れを起こしにくい一方、同じ最大の加速度なら移動の時間は少し延びます。ステッピングモーターの脱調も、加減速を緩やかにすると起きにくくなります(編集部の整理)。
出典:SMC-4DL-PE の特長|コンテック、ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック
位置決め時間と残留振動
パナソニックの技術論文(2014年)は、指令が終わってから、モーター位置と目標位置の偏差が所定の範囲(整定幅)に収まるまでの時間を位置決め時間と呼んでいます。ベルトでつながった作業台のように、モーターと動かす物のつなぎの剛性が低い機構では、速く動かすと目標位置に着いたときの揺れが大きくなり、タクトを上げる妨げになるとしています。
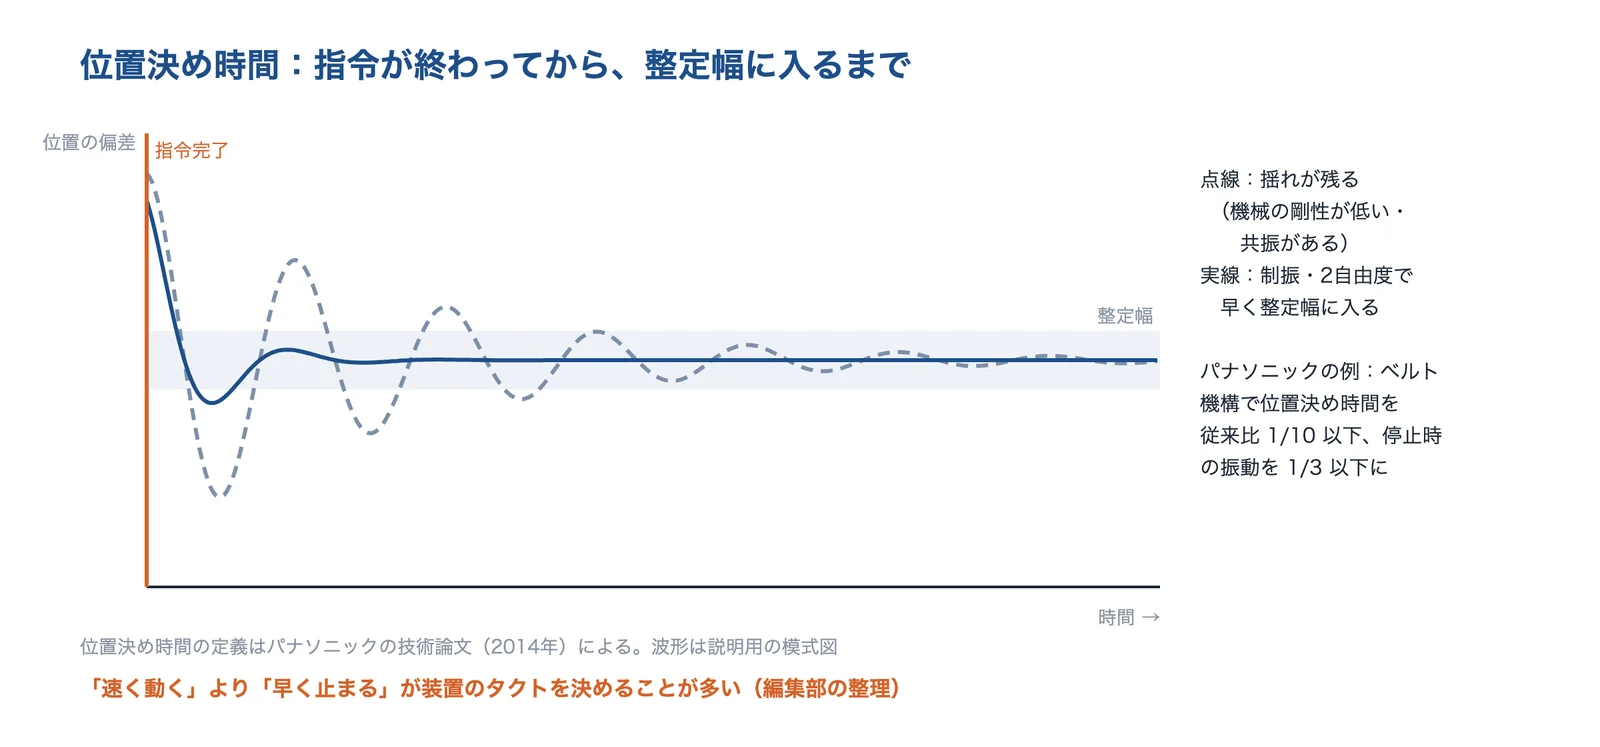
出典:パナソニックの技術論文(2014年)をもとに AI(Claude)で作成
同じ論文は、従来の構成では指令への追従と外乱の抑え込みを1つのフィードバック制御器の応答性で決めているため、剛性の低い装置では両立できなかったとしています。減速機のガタ(バックラッシ)や摩擦も、止まる直前の動きを乱します(課題「減速機のバックラッシを減らしたい」)。
出典:ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック
揺れと共振を抑える手段
揺れの抑え方には、共振の周波数だけゲインを下げるノッチフィルタ、機械の剛性のモデルで揺れの成分を除く制振制御、要るトルクを先に計算して足すフィードフォワード、指令そのものを揺れを打ち消す形にする入力整形があります。
- 山洋電気の SANMOTION R は、装置の共振を抑える適応ノッチフィルタ(同社従来の4段から5段)とフィードフォワード制振制御を持ち、モデル追従制振制御では減速停止後の整定時間が従来の制振制御の半分になるとしています
- パナソニックの資料(Vol.55 No.3)は、モーター速度から共振の周波数を推定して振動抑制フィルタを自動で設定する適応フィルタを、1.2kHz と 2.4kHz に共振を持つ装置に使った例を示しています
- パナソニックの2014年の論文は、モーターと物のつなぎの剛性のモデルを持つ制振制御器と、摩擦補償器を足した2自由度制御を示しています(ベルト機構:2自由度制御で位置決め時間を 1/10 以下に)
出典:ACサーボシステム SANMOTION R|山洋電気、ACサーボシステムの技術開発(吉良ほか、Panasonic Technical Journal Vol.55 No.3)|パナソニック、ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック
指令の整形(入力整形)
Singer と Seering(MIT、1988年)は、指令をあらかじめ整形して、移動の終わりの残留振動を大きく減らす、またはなくす方法を示しました。動作の時間は第1モードの振動の1周期程度延びますが、パラメータの不確かさに強く、開ループにも閉ループにも使えるとしています。
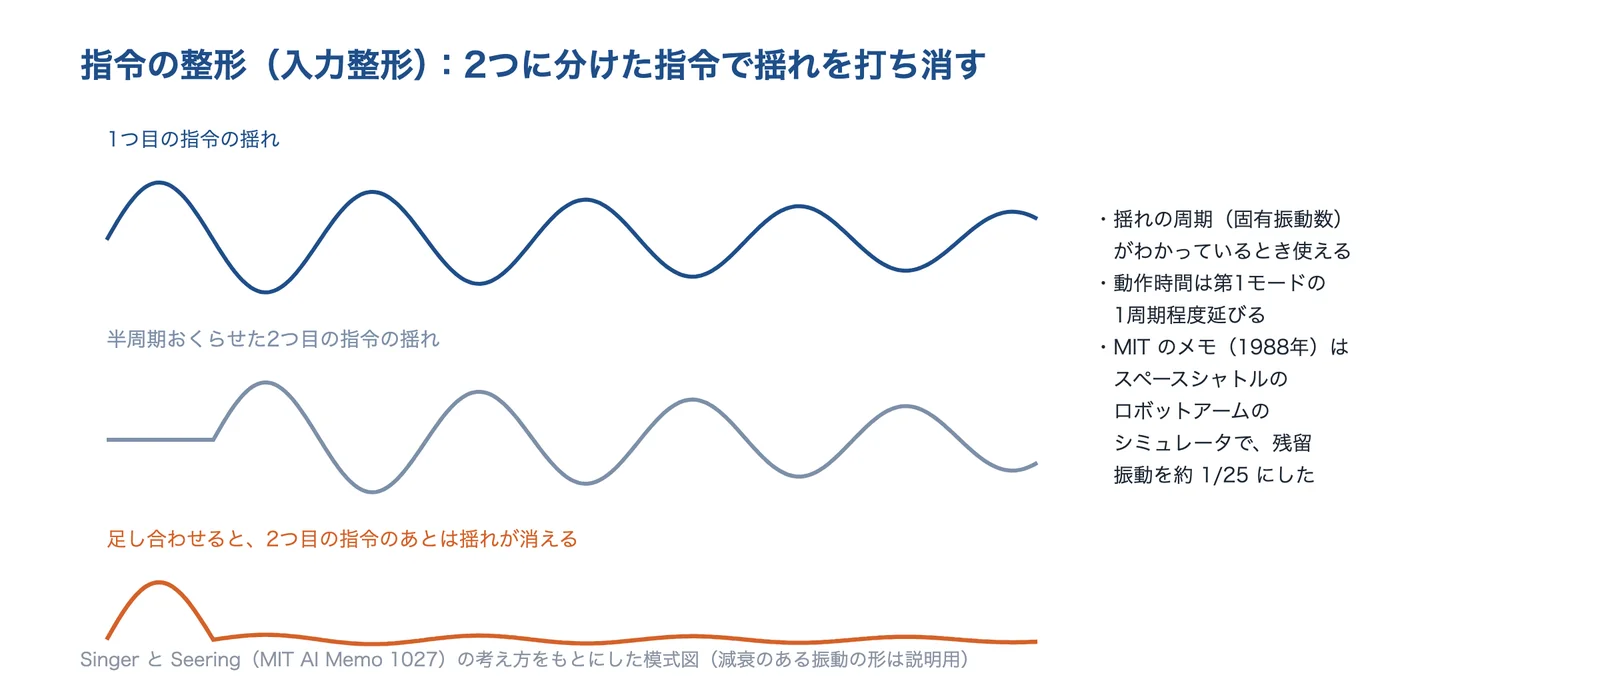
出典:Singer と Seering(MIT、1988年)をもとに AI(Claude)で作成
同じメモは、Draper 研究所のスペースシャトルのロボットアーム(RMS)のシミュレータで、代表的な移動の先端の残留振動が 1/25になったとしています。揺れの周期が決まっている機械(細長いアーム・クレーンの吊り荷など)で効きやすい方法です(編集部の整理)。
出典:Preshaping Command Inputs to Reduce System Vibration(Singer・Seering、AI Memo 1027、1988年)|MIT
位置決めの精度を測る(ISO 230-2)
工作機械の NC 軸の位置決めの正確さと繰返し性を求める試験の方法は ISO 230-2(2014年、第4版)です。ほかの装置でも、決めた位置に何回か往復させてずれを測る、という考え方は同じです。測り方と精度の見方は、技術ページ「三次元測定機・形状測定」にもあります。
指令の整形で、揺れを 1/25 に
Singer と Seering(1988年)は、指令の整形で動作時間の延びを第1モードの1周期程度にとどめながら、残留振動を約 1/25 にしたと報告しています(指令の整形(入力整形))。フィードバックのゲインを上げずに揺れを抑えられる点が、剛性の低い機械で役立ちます。
出典:Preshaping Command Inputs to Reduce System Vibration(Singer・Seering、AI Memo 1027、1988年)|MIT
トラブルと対策(事例・設計のチェックポイント)
よくあるトラブルと、まず疑うところ
PID制御とモーション制御でよくあるトラブルを、このページの出典をもとに整理しました。
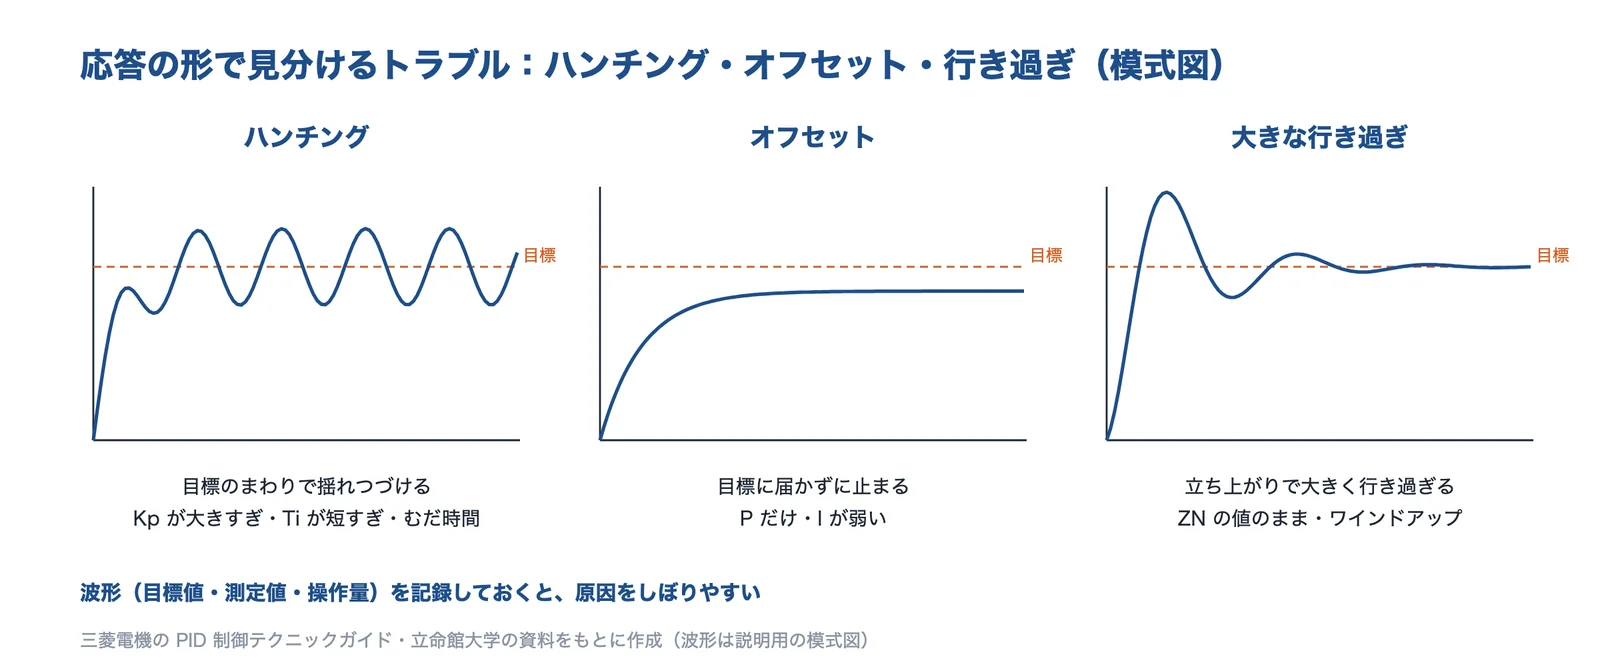
出典:三菱電機の PID 制御テクニックガイド・立命館大学の資料をもとに AI(Claude)で作成
| トラブル | まず疑うところ | 対策 | 出典 |
|---|---|---|---|
| ハンチング | Kp が大きすぎ・Ti が短すぎ・むだ時間 | Kp を下げ Ti を延ばす。センサーをヒーターに近づける(出発点の値を詰める) | 三菱電機・JIS Z 8116 |
| オフセットが残る | P だけ・I が弱い | I を入れる・Ti を短く(P:比例動作) | 立命館大学・三菱電機 |
| 立ち上がりで大きく行き過ぎる | ZN の値のまま・ワインドアップ | 値を詰める・積分を止める・I-PD(積分ワインドアップ) | 三菱電機・編集部の計算 |
| 操作量がガタガタする | 微分がノイズを拾う | 不完全微分・PI にする・配線を直す(D:微分動作) | 三菱電機 |
| ステッピングが止まる・ずれる | 急な加減速・過負荷(脱調) | 加減速を緩やかに・トルクに余裕・クローズドループ(ステッピングモーターと脱調) | コンテック |
| 止まるときに揺れる | 機械の剛性・共振・加減速 | ノッチフィルタ・制振・S字・入力整形(揺れと共振を抑える手段) | パナソニック・山洋電気・MIT |
| ときどき意図しない動きをする | ノイズ・センサーの故障・ソフトの異常 | 接地とシールド、ウォッチドッグ、センサーの冗長化(モノレール:ノイズでインバータが誤動作し、加速が止まらなかった(2008年)) | 運輸安全委員会・NTSB |
このページの出典をもとに編集部が整理したものです。
出典:PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所、PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学、ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック、ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック、鉄道事故調査報告書 湘南モノレール株式会社 江の島線 西鎌倉駅構内 鉄道物損事故(RA2009-6、2009年6月)|運輸安全委員会
公的な事故の報告書と、メーカー・公設試の技術資料から、制御が関わった事故と、調整・駆動の改善の例を集めました。
モノレール:ノイズでインバータが誤動作し、加速が止まらなかった(2008年)
運輸安全委員会の報告書によると、2008年2月24日、湘南モノレール江の島線の下り列車が、湘南深沢駅を出たあと運転士がマスコンを力行に入れていないのに加速する状態になり、西鎌倉駅で停止信号を越えて分岐器に衝突しました。対向の上り列車は約19m手前で止まり、死傷者はありませんでした。報告書は、2台ある VVVF インバータの1台が誤動作で力行を続けたとし、その理由に、ノイズ対策の不足、未使用のモニタ伝送回路へのノイズ対策の不足、加減速のプログラムの不備でウォッチドッグタイマの保護が働かなかったことが重なったことを挙げています。
同委員会の意見は、ソフトウェアの処理異常で力行が続いても異音や異臭などの兆候がなく、気づくのが遅れるおそれがあること、処理異常のときに確実に主回路を遮断できる方法を周知すること、ウォッチドッグタイマなどの安全機能が確実に働くよう設計で配慮すること、再現しない故障に備えて記録を残すことを求めています。
出典:鉄道事故調査報告書 湘南モノレール株式会社 江の島線 西鎌倉駅構内 鉄道物損事故(RA2009-6、2009年6月)|運輸安全委員会、湘南モノレール株式会社江の島線における鉄道物損事故に係る意見について(2009年6月26日)|運輸安全委員会
737 MAX:1つのセンサーの誤った値で、自動のトリムが繰り返し作動した(2018〜2019年)
NTSB の安全勧告報告書(2019年)によると、ボーイング 737 MAX の MCAS(迎角が大きいときに機首下げのトリムを自動で入れる機能)は、迎角センサーの誤った大きな値で作動したとされています。ライオンエアの事故便では左の迎角センサーが右より約20°、エチオピア航空の事故便では約59°高い値を示していました。パイロットがトリムスイッチを使っても迎角の大きい状態が続くと、MCAS は5秒後に再び機首下げを指令する設計でした。
報告書は、ボーイングが意図しない MCAS の作動を「major」に区分し、パイロットが正しく対応するという前提で安全性を評価していたこと、実際には複数の警報が同時に出て、前提どおりの対応にならなかったことを指摘しています。勧告は、安全性の評価で警報・表示がパイロットの認識と対応に与える影響を考えること(A-19-10〜12)と、その前提を確かめる手法をつくること(A-19-13・14)を求めています。設計者にとっては、1つのセンサーの値で自動の制御が繰り返し動く設計の危うさと、異常時に人が止める手順の検証の大切さを示す例です(編集部の整理)。
ベルト機構:2自由度制御で位置決め時間を 1/10 以下に
パナソニックの技術論文(2014年)は、ベルトでつながった剛性の低い評価装置で、従来の制御と、同社の2自由度制御(制振制御器と摩擦補償器を含む)を比べました。位置決め時間は従来の 1/10 以下、停止時の振動は 1/3 以下になったとしています。
同じ論文は、サーボの調整を自動化し、熟練者が半日〜1日程度かけていた調整を、だれでも約10分程度でできるようにしたとも書いています(メーカーの自社の評価)。
出典:ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック
ステッピングモーター:補正マイクロステップで騒音を最大 12dB 下げた
長野県工業技術総合センターの研究報告(2009年)は、2相ハイブリッド形のステッピングモーター(基本ステップ角 1.8°)を1/256 のマイクロステップで駆動し、低速回転時の振動・騒音の原因として、コギングトルク、鎖交磁束の高調波、電流制御形の駆動 IC の出力電流の誤差を挙げました。止まる角度の誤差を打ち消す補正を目標の角度に重ねる補正マイクロステップ駆動で、励磁の切り替えの周波数がロータの共振の周波数と一致する条件で、最大でオーバーオール値 −12dB の騒音を抑える効果を確かめています。
出典:ステッピングモータの低速回転時の振動・騒音(竹村、研究報告 No.4、2009年)|長野県工業技術総合センター
1件目と2件目は公的な事故の報告書、3件目はメーカーの技術論文、4件目は公設試の研究報告です(編集部の整理)。
制御しやすい装置にするための設計のチェックポイント
制御のゲインで直せるのは、機械とセンサーが決めた範囲の中だけです。むだ時間・機械の剛性・出力の余裕は、設計の段階で決まるので、制御しやすい装置にするための点を編集部が整理しました。
- センサー:測りたい所を、必要な速さで測れる位置と種類にした(温度ならヒーターと測る所の距離)
- むだ時間:操作してから測定値が動くまでの遅れを短くした(ステップ応答で L を確かめた)
- 出力の余裕:ふだんの運転で操作量が上限に張り付かない(ワインドアップを起こさない)
- 機械の剛性:ベルト・長いねじ・細いアームの共振の周波数を見積もった
- 慣性:負荷とモーターの慣性の比を、メーカーの選定資料の範囲に入れた
- 加減速:S字・台形を選び、脱調や揺れの起きない加速度にした
- ノイズ:アナログの配線・接地・シールドを決め、微分を使うかどうかを決めた
- 異常時:リミット・ソフトの監視(ウォッチドッグ)・止める手段を、制御のソフトとは別に持たせた
出典:鉄道事故調査報告書 湘南モノレール株式会社 江の島線 西鎌倉駅構内 鉄道物損事故(RA2009-6、2009年6月)|運輸安全委員会、ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック、ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック
企業紹介(PID制御・モーション制御の技術)
温度の PID 調節計、サーボシステム、エンコーダ、モーションコントローラ・PLC、PC 用のボード、モーション制御の LSI まで、得意分野の違う会社を紹介します。産業用ロボット・協働ロボットのページで紹介した会社とは重ならないように選びました。掲載は各社の公開情報にもとづきます。各社のサイトの画像は使わず、公開されている情報をもとに図にしました。
相談する前に整理すること
機器のメーカー・制御の会社に相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です)。
- 動かすもの:温度・圧力・流量か、位置・速度・力か
- 目標の性能:精度・位置決め時間・行過ぎの許容
- 負荷:重さ・慣性・摩擦・つなぎ方(ねじ・ベルト・減速機)
- 軸の数:同期・補間の要否
- いまの症状:目標値・測定値・操作量の波形の記録
- つなぎ方:PLC・PC・通信(パルス列かネットワークか)
- 環境:周りの温度・油・振動・ノイズ
- 台数と予算:試作の1台か、量産の組み込みか
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| 炉・成形機・装置の温度を PID で安定させたい | 温度調節計 | 理化工業・三菱電機(PLC の PID) |
| サーボで速く止めたい・揺れを抑えたい | サーボモーター・アンプ | 山洋電気 |
| 位置を細かく、厳しい環境で測りたい | エンコーダ・レゾルバ | 多摩川精機 |
| 多軸を同期させて PLC で動かしたい | モーションコントローラ・PLC | 三菱電機 |
| PC のアプリからモーターを動かしたい | モーションコントロールボード | コンテック |
| 自社の基板に位置決めの機能を載せたい | モーション制御 LSI | マブチモーターNPM |
| ロボットで動かしたい | ロボットメーカー・システムインテグレーター | 技術ページ「産業用ロボット」「協働ロボット」 |
各社の公式サイトの情報をもとに編集部が整理したものです。紹介は企業紹介(PID制御・モーション制御の技術)にあります。
| 会社 | 温度の PID | サーボ | エンコーダ | コントローラ ・PLC | PC ボード ・LSI |
|---|---|---|---|---|---|
| 理化工業温度調節計(東京都大田区) | ● | ||||
| 山洋電気サーボシステム(東京都豊島区) | ● | ● | |||
| 多摩川精機エンコーダ・レゾルバ(長野県飯田市) | ● | ||||
| コンテックモーションコントロールボード(大阪市) | ● | ||||
| マブチモーターNPMパルス制御 LSI(東京都文京区) | ● | ||||
| 三菱電機モーションコントローラ・PLC(東京都千代田区) | ● | ● | ● |
●は、各社の公式サイトで扱いを確認できたものです(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
理化工業株式会社(RKC INSTRUMENT)|行過ぎを抑える機能を持つ PID の温度調節計(工業用制御機器の専業メーカー)
理化工業とは
東京都大田区久が原に本社を置く会社です(1937年5月創立)。事業は温度制御機器・プロセス制御機器・センサー・半導体製造用の制御機器などの開発・製造・販売で、同社は工業用制御機器の専業メーカーとしています(同社の会社概要)。
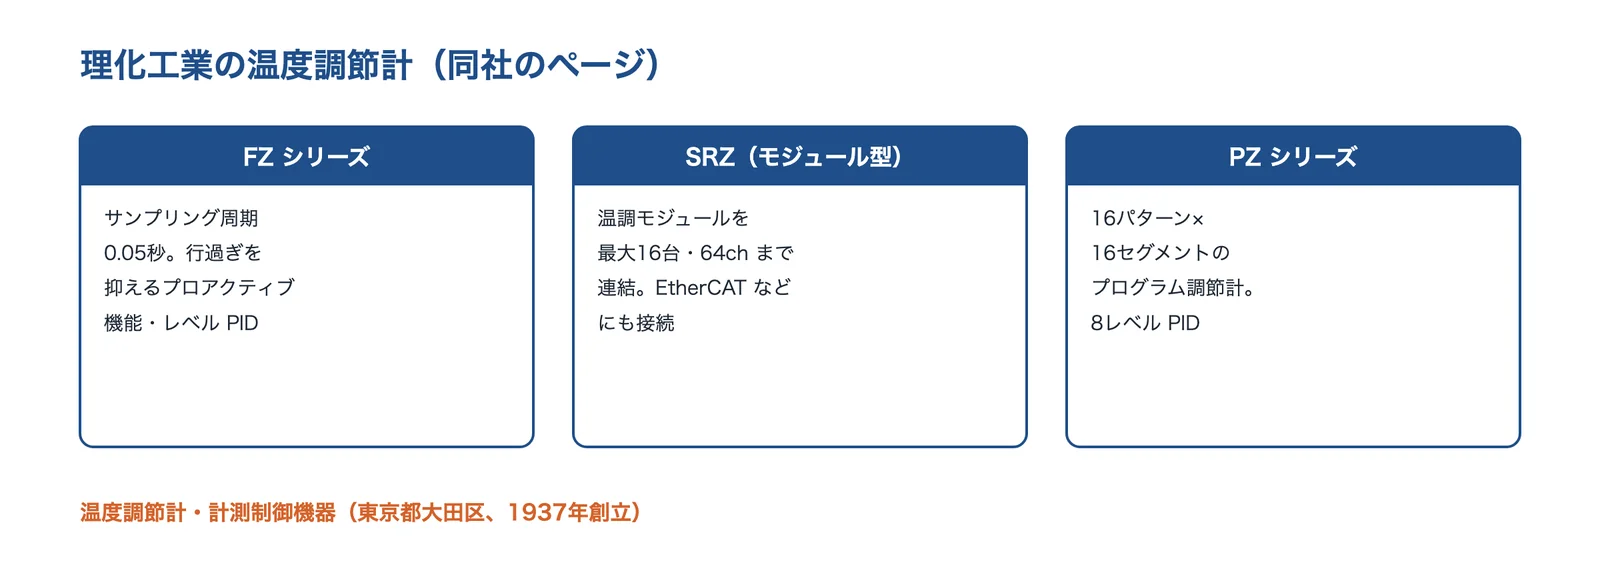
出典:理化工業の公式サイトをもとに AI(Claude)で作成
理化工業の得意技術
| 技術 | 内容 |
|---|---|
| デジタル指示調節計 FZ シリーズ | サンプリング周期 0.05秒(2ループ制御などでは 0.1秒)、測定精度 ±(表示値の0.1%+1digit)。行過ぎ量・ボトムの下がりを抑えるプロアクティブ機能、大きな設定変更に有効なレベル PID、専用のオートチューニングを持つカスケード制御(同社サイト) |
| モジュール型調節計 SRZ | 温度制御モジュール(Z-TIO)を最大16台(最大64ch)まで連結。MODBUS/TCP・EtherNet/IP・EtherCAT などのネットワークに接続でき、三菱電機の MELSEC にプログラムなしで接続(同社サイト) |
| プログラム調節計 PZ シリーズ | 16パターン×16セグメント(パターンリンクで最大256セグメント)、8レベル PID と、そのレベルごとの値を自動で設定する機能(同社サイト) |
理化工業が解決できる課題
- 昇温のときの行過ぎや、大きく設定を変えたあとの乱れを抑えたい
- 多くのゾーンを持つ炉・成形機の温度をまとめて制御し、PLC とつなぎたい
出典:会社概要|理化工業、デジタル指示調節計 FZシリーズ|理化工業、モジュール型調節計 SRZ|理化工業、プログラム調節計 PZシリーズ|理化工業
山洋電気株式会社|速度周波数応答 2.2kHz と制振の機能を持つサーボシステム
山洋電気とは
東京都豊島区南大塚に本社を置く会社です(1927年8月創業、1936年12月設立)(同社の会社概要)。サーボシステムのほか、ファン・電源などを扱っています。
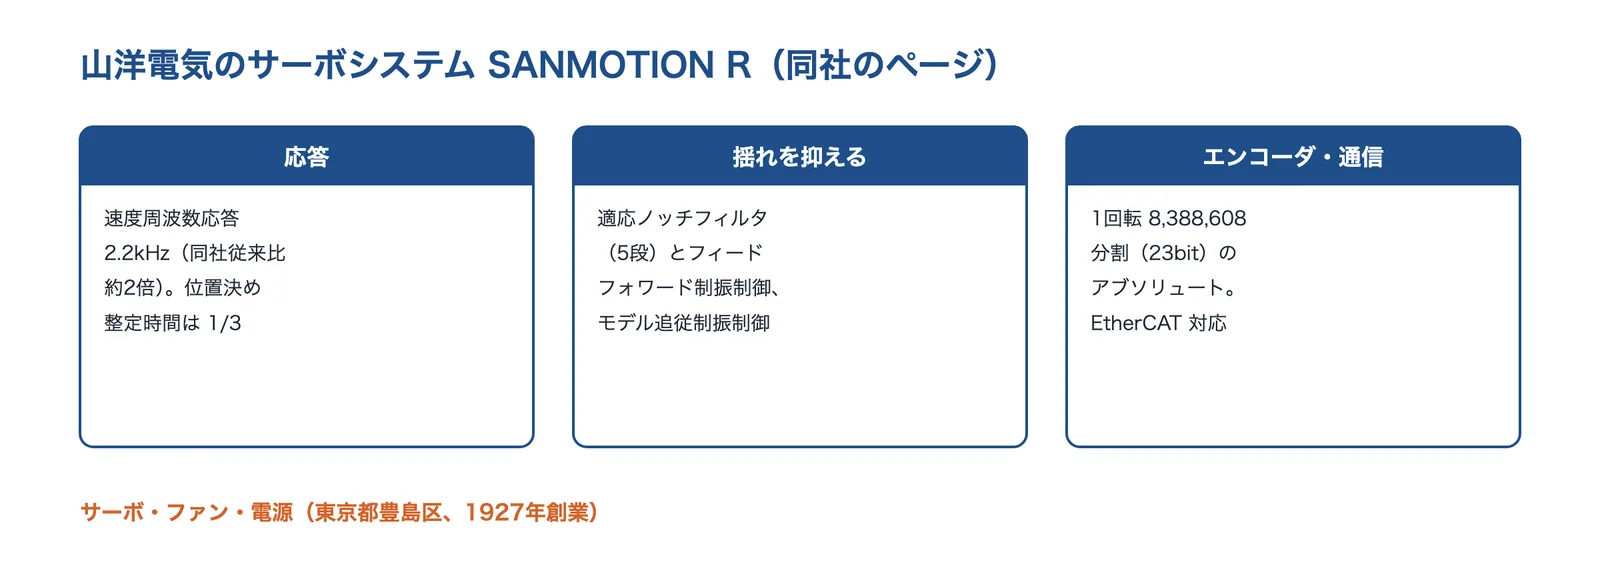
出典:山洋電気の公式サイトをもとに AI(Claude)で作成
山洋電気の得意技術
| 技術 | 内容 |
|---|---|
| 応答の速さ | 速度周波数応答は同社従来比で約2倍の 2.2kHz、位置決め整定時間は 1/3 に短縮(同社サイト) |
| 揺れを抑える機能 | モーター停止時の微振動を抑える機能、装置の共振を抑える適応ノッチフィルタ(同社従来の4段から5段)とフィードフォワード制振制御。モデル追従制振制御で減速停止後の整定時間が従来の制振制御の半分(同社サイト) |
| エンコーダと通信 | 1回転内の分割数が最大 8,388,608(23bit)のエンコーダ。EtherCAT(100Mbps)に対応した機種(同社サイト) |
山洋電気が解決できる課題
- 装置の共振や止まるときの微振動で、位置決めの整定が遅い
- サイクルタイムを短くするために、サーボの応答を上げたい
出典:会社概要|山洋電気、ACサーボシステム SANMOTION R|山洋電気
多摩川精機株式会社|位置を測るエンコーダとレゾルバ
多摩川精機とは
長野県飯田市大休に本社を置く会社です(1938年3月創立)(同社の会社概要)。
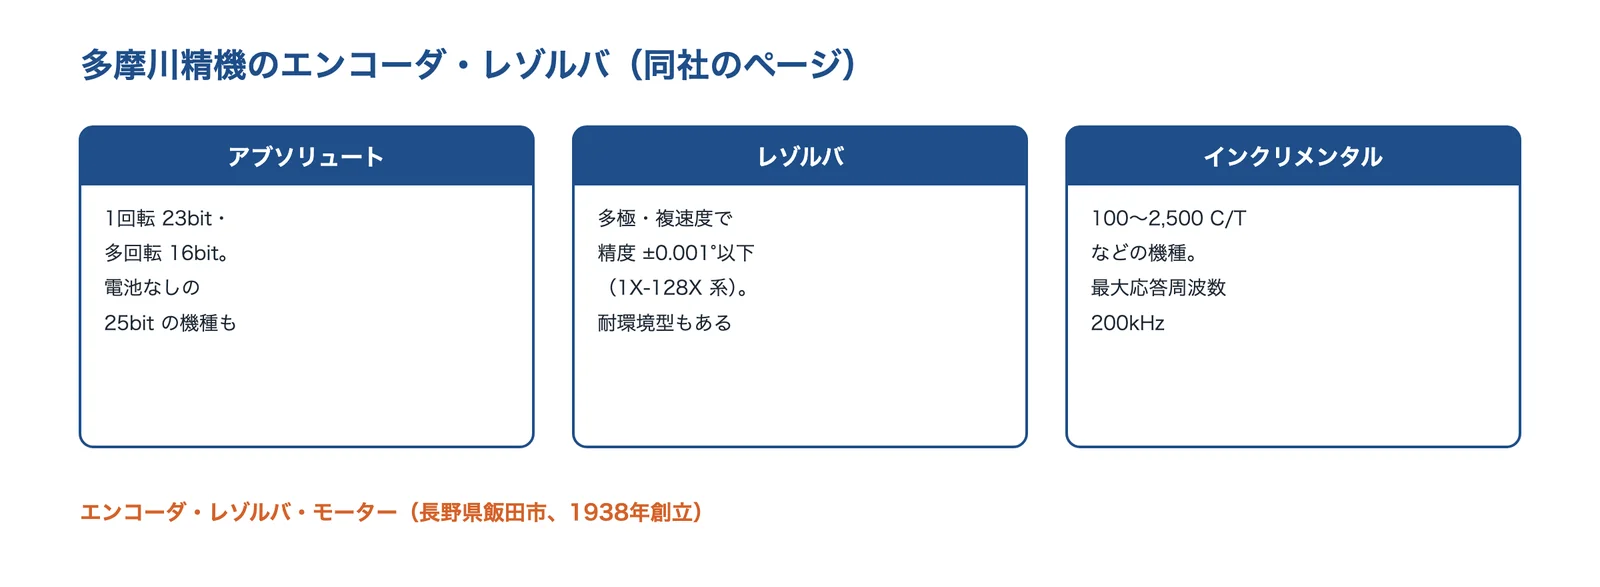
出典:多摩川精機の公式サイトをもとに AI(Claude)で作成
多摩川精機の得意技術
| 技術 | 内容 |
|---|---|
| アブソリュート方式(多回転)エンコーダ | 1回転 23bit・多回転 16bit の機種、バッテリーレスの機種など(同社サイト) |
| 多極・複速度レゾルバ | 1X-128X 系で精度 ±0.001度以下(ROM 補正で ±1秒以下)、最大 23bit の分解能。ギヤトレインなしで検出精度が上がるとしている。耐環境型のレゾルバもある(同社サイト) |
| インクリメンタル方式エンコーダ | 100〜2,500 C/T などの機種、最大応答周波数 200kHz(同社サイト) |
多摩川精機が解決できる課題
- サーボの位置決めの分解能を上げたい
- 油・温度・振動の厳しい所で、モーターの角度を測りたい
出典:会社概要|多摩川精機、アブソリュート方式(多回転)エンコーダ|多摩川精機、多極・複速度レゾルバ/シンクロ|多摩川精機、インクリメンタル方式エンコーダ|多摩川精機
株式会社コンテック|PC から多軸を動かすモーションコントロールボード
コンテックとは
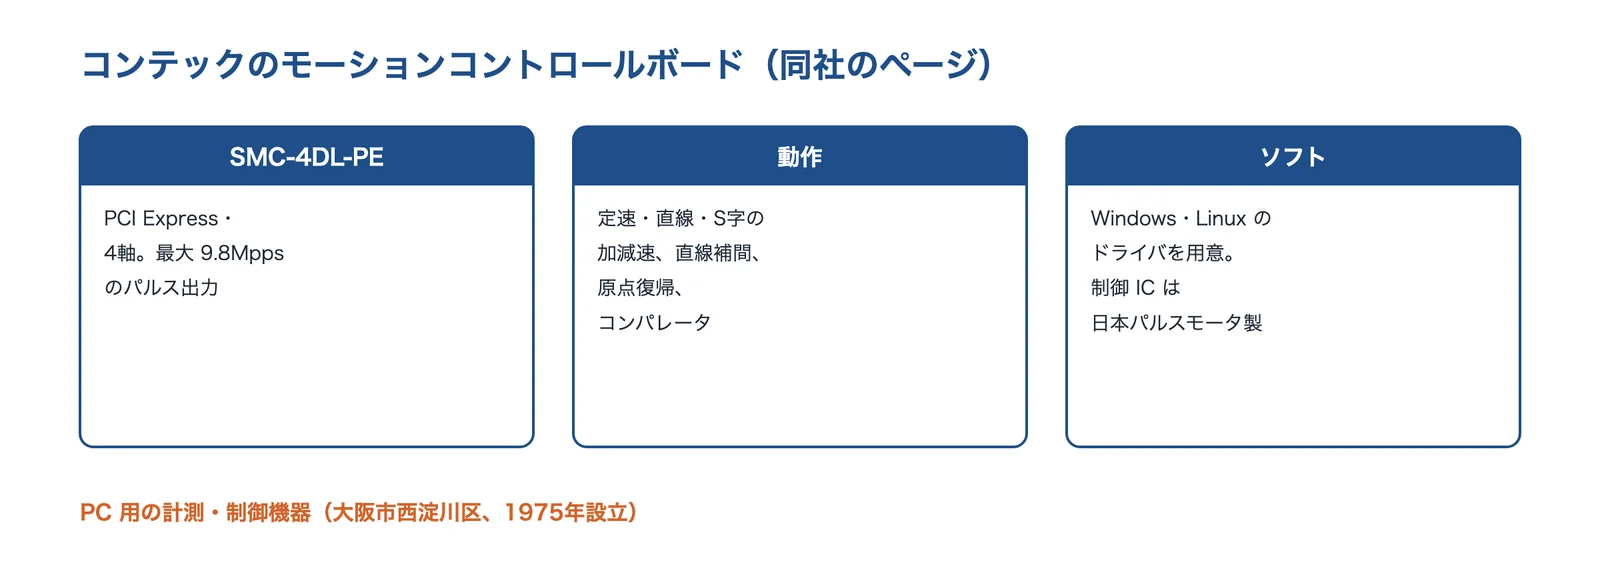
大阪市西淀川区姫里に本社を置く会社です(1975年4月設立)(同社の会社概要)。PC 用の計測・制御の機器を扱っています。
出典:コンテックの公式サイトをもとに AI(Claude)で作成
コンテックの得意技術
| 技術 | 内容 |
|---|---|
| SMC-4DL-PE | PCI Express 対応、最大4軸、最大 9.8Mpps のパルス出力。ステッピングモーターとパルス列入力方式のサーボモーターを制御(同社サイト) |
| 動作 | 定速・直線加減速・S字加減速、位置決め・原点復帰、多軸の直線補間、速度・位置のオーバーライド、コンパレータ(同社サイト) |
| ソフトと部品 | Windows・Linux のデバイスドライバを用意。モーターコントロール用 IC に日本パルスモータの PCL6100 シリーズを採用(同社サイト) |
コンテックが解決できる課題
- PC のアプリ(画像処理・計測)から、多軸のステージを同期させて動かしたい
- パルス入力のステッピング・サーボを、自作の検査装置で動かしたい
公開されている実績・用途
- 用途として、半導体製造装置・検査装置・多軸ロボット・X-Y ロボットなどを挙げている(同社サイト)
出典:会社概要|コンテック、SMC-4DL-PE の特長|コンテック、ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック
マブチモーターNPM株式会社|パルス発生・加減速・補間を任せるモーション制御 LSI
マブチモーターNPMとは
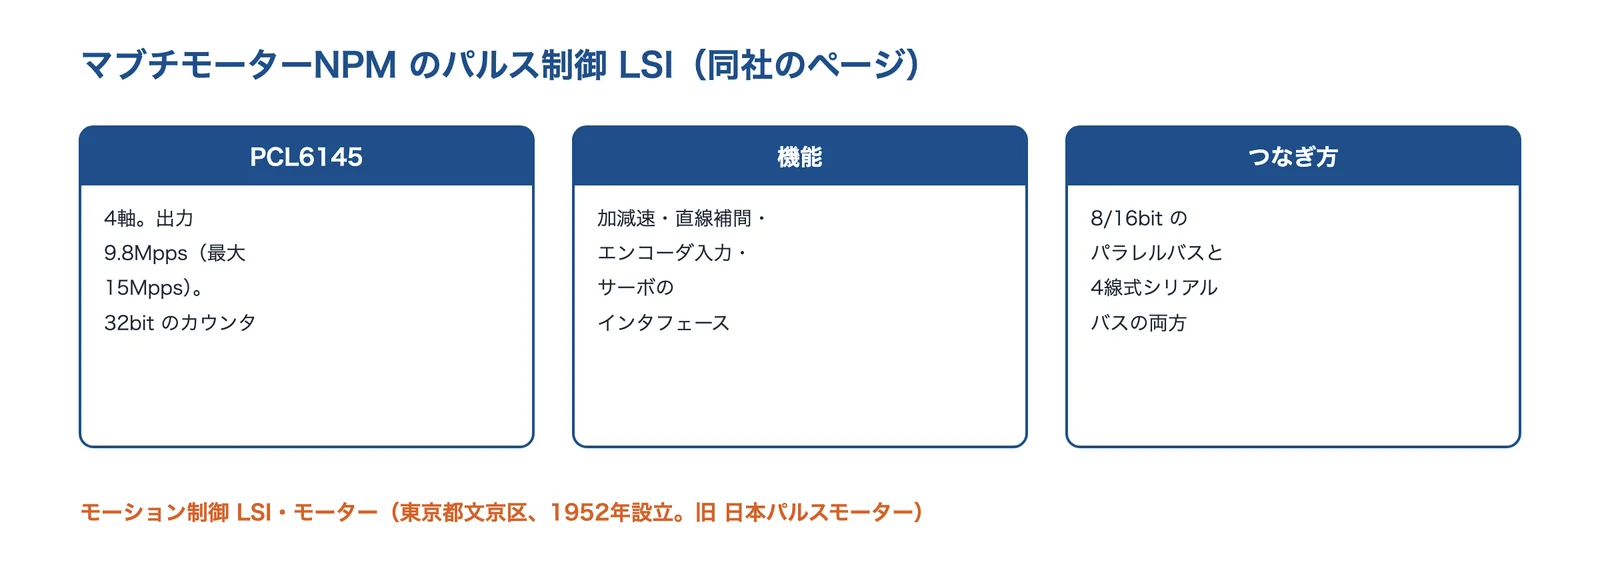
東京都文京区本郷に本社を置く会社です(1952年5月設立。旧社名 日本パルスモーター株式会社)(同社の会社概要)。
出典:マブチモーターNPM の公式サイトをもとに AI(Claude)で作成
マブチモーターNPMの得意技術
| 技術 | 内容 |
|---|---|
| PCL6145 | PCL6100 シリーズの4軸タイプ。出力周波数 9.8Mpps(最大 15Mpps)、32bit のアップダウンカウンター(同社サイト) |
| 機能 | プリレジスタ、アップダウンカウンターとコンパレーター(各軸2系統)、直線補間、エンコーダー入力、サーボモーターのインタフェースを内蔵し、オープンループと一般的なクローズドループの制御に対応するとしている(同社サイト) |
| つなぎ方 | 8/16bit のパラレルバスと4線式のシリアルバスのどちらでも使える(同社サイト) |
マブチモーターNPMが解決できる課題
- 量産する自社の機器に、位置決めの機能を小さく組み込みたい
- マイコンの負担を減らして、多軸のパルス制御を任せたい
公開されている実績・用途
- コンテックのモーションコントロールボードが同社の PCL6100 シリーズを採用(コンテックのサイト)
出典:会社概要|マブチモーターNPM、PCL6145|マブチモーターNPM、SMC-4DL-PE の特長|コンテック
三菱電機株式会社|シーケンサと組み合わせるモーションコントローラと PLC の PID
三菱電機とは
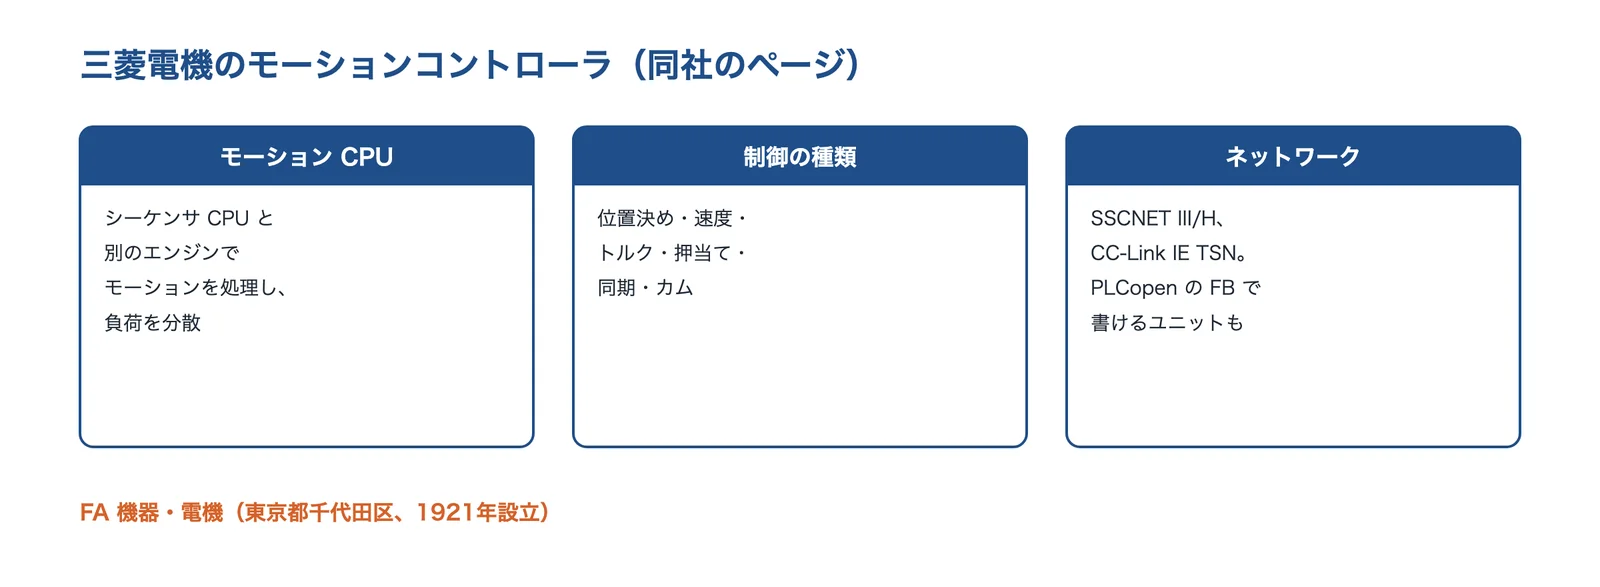
東京都千代田区丸の内に本社を置く会社です(1921年1月設立)(同社の会社概要)。FA 機器ではシーケンサ(PLC)・サーボ・モーションコントローラなどを扱っています。
出典:三菱電機の公式サイトをもとに AI(Claude)で作成
三菱電機の得意技術
| 技術 | 内容 |
|---|---|
| モーションコントローラ | シーケンサ CPU と組み合わせるモーション制御用の CPU。シーケンサ CPU と独立して制御し、負荷を分散する。位置決め・速度・トルク・押当て・アドバンスト同期・カムなど(同社サイト) |
| ネットワーク | 光ファイバケーブルを使うサーボ用のネットワーク SSCNET III/H、CC-Link IE TSN。モーションユニット RD78G は PLCopen の Motion Control FB のライブラリでプログラムできる(同社サイト) |
| PLC の PID | PID 演算命令(不完全微分、オートチューニングはリミットサイクル法・ステップ応答法)。PID 制御のテクニックガイドを公開(同社の資料) |
三菱電機が解決できる課題
- 包装機・充填機・巻出し機など、多軸を同期・カムで動かしたい
- PLC の中で温度などの PID も一緒に扱いたい
出典:会社概要|三菱電機、サーボシステムコントローラとは?|三菱電機FA、モーションCPU(MELSEC iQ-R)の特長|三菱電機FA、モーションユニット RD78G(CC-Link IE TSN)|三菱電機FA、サーボシステムコントローラ|三菱電機FA、PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
よくある質問
PID制御
- PID制御とは何ですか?
- 目標値と測定値の差(偏差)から、比例・積分・微分の3つの動作で操作量を決めるフィードバック制御です(JIS Z 8116。PID の式と定数(比例ゲイン・積分時間・微分時間))。
- P・I・D はそれぞれ何をしていますか?
- P は偏差に比例して素早く動かし、I はオフセットを消し、D は変化を先読みして行過ぎを抑えます。D はノイズを大きくしやすいので注意します(P:比例動作)。
- 比例帯と比例ゲインの違いは?
- 比例帯(%)は、無次元化した比例ゲインの逆数に相当します。比例帯を小さくすると比例動作は強くなります(PID の式と定数(比例ゲイン・積分時間・微分時間))。
- PID の値はどう決めればよいですか?
- ステップ応答法か限界感度法(ジーグラ・ニコルス)、またはオートチューニングで出発点を決め、応答を見て詰めます。速いが振動するなら Kp を下げ Ti を延ばします(PID の調整のしかた(計算例つき))。
- オートチューニングをすれば調整は要りませんか?
- 結果は出発点です。負荷や温度域が変わったらやり直し、行過ぎや速さの目標に合わせて詰めます(オートチューニング)。
- 立ち上がりで大きく行き過ぎるのはなぜですか?
- PID の値が強すぎるか、操作量が上限に張り付いて積分が積もるワインドアップが考えられます(積分ワインドアップ)。
モーション制御
- サーボとステッピングはどう選びますか?
- 軽い負荷・中低速で安く済ませたいならステッピング、重い負荷・高速・大きな加減速や位置を常に確かめたいならサーボが向きます(どちらを選ぶか)。
- 止まるときの揺れはどう抑えますか?
- 加減速を S字にする、ノッチフィルタ・制振制御・フィードフォワード・入力整形を使う、機械の剛性を上げる、などがあります(揺れと共振を抑える手段)。
- どこに相談すればよいですか?
- 温度なら温度調節計、位置ならサーボ・エンコーダ・モーションコントローラのメーカーなど、動かすものと形で相談先が変わります(困りごとごとの相談先)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの解決 | 課題ページ |
|---|---|---|
| 寸法・位置の精度を上げたい | エンコーダ・フィードバック(エンコーダと分解能)・位置決めの精度(位置決めの精度を測る(ISO 230-2)) | 制御で補う |
| ステッピングモーターが脱調する | 脱調のしくみと加減速(ステッピングモーターと脱調・加減速のパターン) | クローズドループ |
| エアシリンダーを電動に置き換えたい | サーボとステッピングの選び方(どちらを選ぶか) | 電動スライダ |
| 減速機のバックラッシを減らしたい | ガタと制御の補償(位置決め時間と残留振動) | 制御で補う |
| ボールねじの寿命・剛性を見極めたい | 剛性と共振・揺れの抑え方(揺れと共振を抑える手段) | 選定 |
| ノイズでセンサー値が乱れる | 微分とノイズ・ノイズでの誤動作(D:微分動作・モノレール:ノイズでインバータが誤動作し、加速が止まらなかった(2008年)) | フィルタ |
| 軽くすると振動・騒音が増える | 共振と制振(揺れと共振を抑える手段) | 制振 |
右の列は、関係する課題ページ(対策の節)へのリンクです。
関連する技術・基礎知識・課題
- 製品:モーター
- 産業用ロボット
- 協働ロボット
- EMC対策
- IoT
- 予知保全
- 三次元測定機・形状測定
- 防振ゴム・制振材
- 寸法・位置の精度を上げたい
- ステッピングモーターが脱調する
- エアシリンダーを電動に置き換えたい
- 減速機のバックラッシを減らしたい
- ノイズでセンサー値が乱れる
- ロボットの関節を小さく軽くしたい
- ロボット・自動化(技術カテゴリー)
出典・確認日
- JIS Z 8116:1994 自動制御用語-一般|kikakurui.com
- PID制御テクニックガイド(2026年3月)|三菱電機 名古屋製作所
- PID制御の基礎(知能情報学実験3 AIBO テーマ)|立命館大学
- EE4CL4 Lecture 14:PID tuning(Goodwin・Graebe・Salgado, Control System Design 6章、2004年)|マクマスター大学
- Automatic Tuning of Simple Regulators with Specifications on Phase and Amplitude Margins(Åström・Hägglund、Automatica 20、1984年)|Lund University
- Revisiting the Ziegler-Nichols step response method for PID control(Hägglund・Åström、Journal of Process Control 14、2004年)|Lund University
- デジタル指示調節計 FZシリーズ|理化工業
- モジュール型調節計 SRZ|理化工業
- ステッピングモータ・サーボモータ・モーション制御の基礎知識|コンテック
- サーボシステムコントローラとは?|三菱電機FA
- ACサーボの高速・高精度位置決めと簡単調整を実現する制御技術の開発(今田ほか、Panasonic Technical Journal Vol.60 No.2、2014年)|パナソニック
- ACサーボシステムの技術開発(吉良ほか、Panasonic Technical Journal Vol.55 No.3)|パナソニック
- ACサーボシステム SANMOTION R|山洋電気
- アブソリュート方式(多回転)エンコーダ|多摩川精機
- EtherCAT 技術紹介|EtherCAT Technology Group
- サーボシステムコントローラ|三菱電機FA
- モーションCPU(MELSEC iQ-R)の特長|三菱電機FA
- SMC-4DL-PE の特長|コンテック
- PCL6145|マブチモーターNPM
- IEC 61131-3:2025 Programmable controllers — Part 3: Programming languages|IEC
- モーションユニット RD78G(CC-Link IE TSN)|三菱電機FA
- ISO 230-2:2014 Test code for machine tools — Part 2: Determination of accuracy and repeatability of positioning of numerically controlled axes|ISO
- ステッピングモータの低速回転時の振動・騒音(竹村、研究報告 No.4、2009年)|長野県工業技術総合センター
- Preshaping Command Inputs to Reduce System Vibration(Singer・Seering、AI Memo 1027、1988年)|MIT
- 鉄道事故調査報告書 湘南モノレール株式会社 江の島線 西鎌倉駅構内 鉄道物損事故(RA2009-6、2009年6月)|運輸安全委員会
- 湘南モノレール株式会社江の島線における鉄道物損事故に係る意見について(2009年6月26日)|運輸安全委員会
- Assumptions Used in the Safety Assessment Process and the Effects of Multiple Alerts and Indications on Pilot Performance(ASR-19-01、2019年)|NTSB
- 会社概要|理化工業
- プログラム調節計 PZシリーズ|理化工業
- 会社概要|山洋電気
- 会社概要|多摩川精機
- 多極・複速度レゾルバ/シンクロ|多摩川精機
- インクリメンタル方式エンコーダ|多摩川精機
- 会社概要|コンテック
- 会社概要|マブチモーターNPM
- 会社概要|三菱電機
※製品名・会社名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社の文章・図は転載していません。応答のグラフは、一次遅れ+むだ時間のモデル(K=2・T=60s・L=10s)で編集部が計算した説明用のもので、実機の値ではありません。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日 本ページの内容は一般的な情報です。装置の制御の設定と安全の判断は、機器のメーカーの資料と専門家の助言で確かめてください。各社の製品は、その会社の公開情報にもとづきます。








