
予知保全は、設備の状態(振動・温度・電流・油など)を測って劣化の進み方をつかみ、壊れる前の適切な時期に処置する保全です。時間で決めて交換する保全より、まだ使える部品を捨てず、突然の停止も減らせます。いちばん大事なのは、センサーや AI を選ぶことより、「どの設備の、どの壊れ方を、何で、どのくらい前に見つけるか」を先に決めることです。
このページでは、設備をつくる設計者・使う側の保全担当者に向けて、保全方式の違い、P-F 曲線、振動・温度・電流・油の診断のしかた、しきい値と異常検知の手法、余寿命の予測、導入の進め方と効果の測り方、規格と資格、研究の知見、よくある失敗、事故と導入の事例、相談できる会社までを1ページにまとめました。センサー・無線・データの集め方の一般論は技術ページ「IoT」、画像の AI は「画像認識AI」にあります。
知りたいことから読む
- 予防保全・状態基準保全・予知保全の違い → 予知保全の基本と、何を測るか
- 振動・温度・電流・油のどれを測るか → 予知保全の基本と、何を測るか
- 振動の大きさの判定(ISO 10816・20816) → 振動による診断
- 軸受の傷を見つけるエンベロープ解析 → 振動による診断
- しきい値の決め方と異常検知の手法 → 異常検知としきい値
- 余寿命(RUL)の予測 → 余寿命の予測
- 導入の進め方と効果の目安 → 導入の進め方と効果
- 誤報が多い・気づけないときの対策 → トラブルと対策
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| 定期交換しているのに、突然止まる | 故障の多くは時間と関係なく起きる。時間計画保全だけでは防げない | 保全の種類と、予知保全の位置づけ |
| センサーを付けたのに、壊れる前に気づけなかった | 測る量・測定点・間隔が壊れ方に合っていない | P-F 曲線:兆候が見えてから壊れるまで・変位・速度・加速度の使い分け |
| 振動の値が大きいのか小さいのか判断できない | 評価の基準がない | 振動の大きさの評価(ISO 10816・ISO 20816)・しきい値の決め方 |
| 軸受の傷を早く見つけたい | ふつうのスペクトルでは衝撃が見えにくい | エンベロープ解析 |
| 警報が多すぎて、だれも見なくなった | しきい値・誤報の扱い | 誤報と見逃し・よくある失敗と、まず疑うところ |
| あと何日もつか聞かれても答えられない | 余寿命の予測のしかた・データ不足 | 余寿命の予測とは |
| 導入したが効果が説明できない | 導入前の物差しがない | 効果の目安 |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
予知保全の基本と、何を測るか
保全の種類と、予知保全の位置づけ
JIS Z 8115:2019(ディペンダビリティ用語)は、保全を予防保全(故障の発生確率を下げるために行う保全)と事後保全(フォールトを見つけたあとに修復する保全)に分け、予防保全には時間計画保全(決めた時間計画に従う)と状態基準保全(物理的な状態の評価にもとづく)があるとしています。状態基準保全は「状態監視保全」とも呼び、状態の判断は巡回での観察か、状態監視で行うとしています。
「予知保全」は JIS Z 8115 の見出し語にはありません。米国エネルギー省(DOE)の O&M ガイド(2010年)は、予知保全は時間ではなく設備の実際の状態にもとづく点で予防保全と違うとし、NASA の RCM ガイド(2008年)は、予知的な試験・検査(PT&I)を「予知保全または状態監視」とも呼ぶとしています。このページでは、状態を測るだけでなく、劣化の進み方から処置の時期を決めるところまでを予知保全と呼びます。
| 保全方式 | いつ処置するか | 向いている設備・故障 | 弱み |
|---|---|---|---|
| 事後保全 | 壊れてから | 止まっても影響が小さい・予備がある | 突然止まる。二次被害が出ることがある |
| 時間計画保全(TBM) | 決めた時間・回数で | 摩耗が時間とともに進む部品、法令の点検 | まだ使える部品も替える。時間と関係なく起きる故障は防げない |
| 状態基準保全(CBM)・予知保全 | 状態が悪くなったら・悪くなる前に | 止まると困る回転機、兆候が測れる故障 | 測る費用と、判断する人・しくみが要る |
福井大学の本田知己は(トライボロジスト、2020年)、保全の主流は時間基準から状態基準へ移っていると書き、実際には時間と関係なく起きる故障のほうが多く、時間基準保全では効果が出ないと報告されていることを理由に挙げています。
出典:JIS Z 8115:2019 ディペンダビリティ(総合信頼性)用語|kikakurui.com、Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP、Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA、潤滑油のメンテナンス・トライボロジー(本田知己、トライボロジスト、2020年)|福井大学学術機関リポジトリ
P-F 曲線:兆候が見えてから壊れるまで
予知保全の考え方の土台が P-F 曲線です。P は兆候が見つかる点(Potential failure)、F は機能を失う点(Functional failure)で、その間が「見つけてから処置できる時間」になります。NASA の RCM ガイドは、劣化が始まる点と最初に見つかる点はめったに一致しないとし、点検の間隔は保守的に決めるとしています。経験から故障の時期が見込めるときは、故障が始まると見込まれる時期の前に、少なくとも3回の監視が入る間隔にし、注意の値を超えたら間隔を前の 1/3〜1/4 に縮めることを勧めています(例:四半期ごとなら 3〜4週間ごと)。
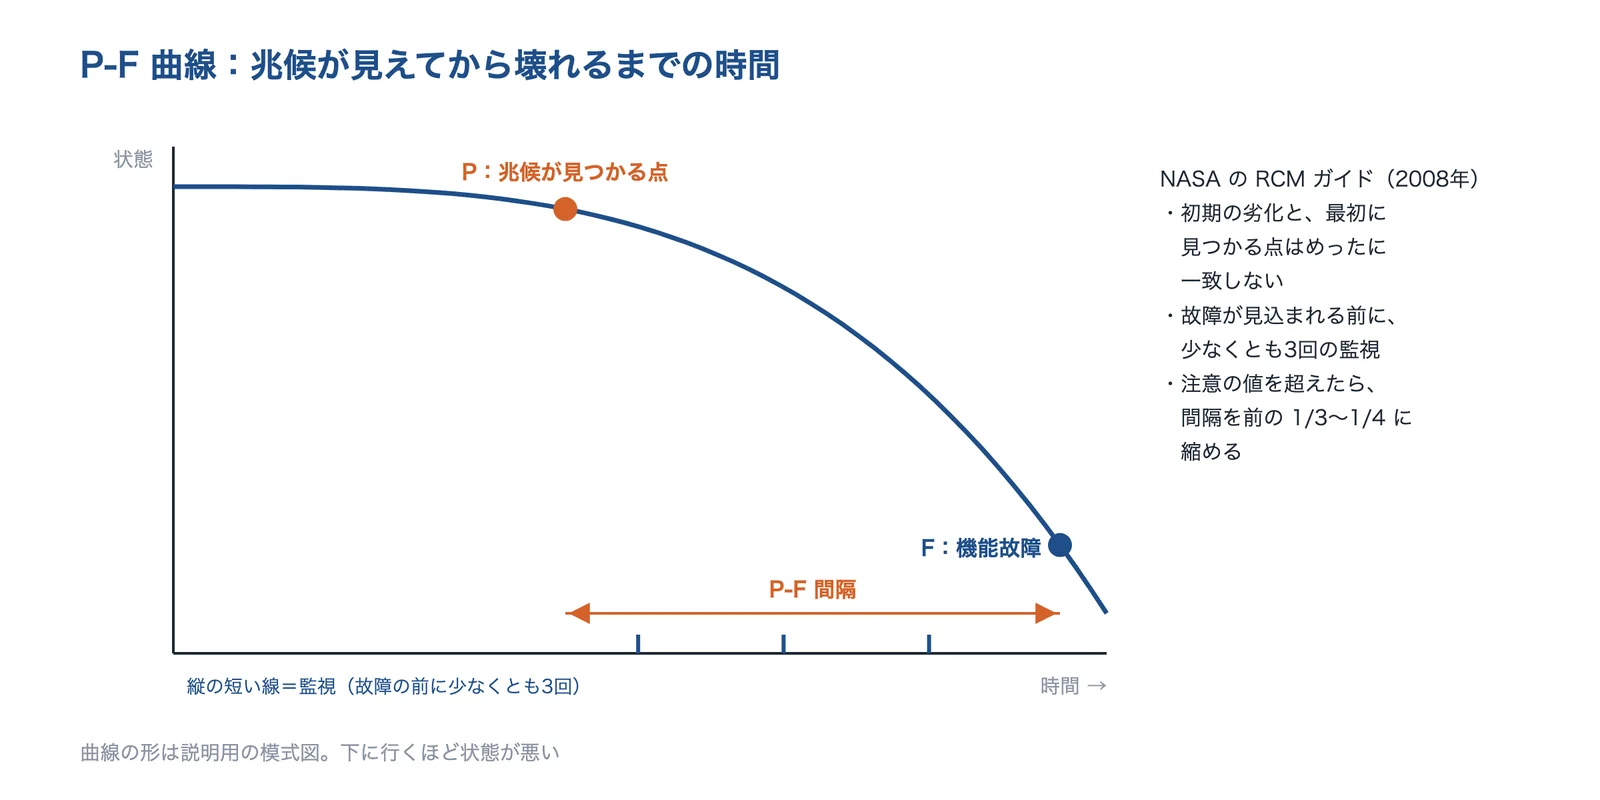
出典:NASA の RCM ガイド(2008年)をもとに AI(Claude)で作成
P-F 間隔は、測る量(油・振動・温度・音など)と壊れ方で変わります。同じ設備でも、振動で見つかる兆候と、温度で見つかる兆候では、残っている時間が違います(編集部の整理)。
出典:Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA
データの流れ:測る・判断する・予測する・処置を決める
ISO 13374-1(2003年)は、状態監視のデータの流れをデータ取得 → データ処理 → 状態検出 → 健全性評価 → 予後評価 → 助言の生成の6つのブロックで表しています。予後(あとどのくらいもつか)の進め方は ISO 13381-1 が扱います(2015年版。2025年に新版)。
センサーを付けて値を見るだけなら「状態監視」です。予後評価(余寿命)と、何をいつするかの助言まで行って、はじめて予知保全になると考えると、足りない所が見えます(編集部の整理)。
出典:ISO 13374-1:2003 Condition monitoring and diagnostics of machines — Data processing, communication and presentation — Part 1|ISO、ISO 13381-1:2015 Condition monitoring and diagnostics of machines — Prognostics — Part 1|ISO
測るものと、見つけやすい異常
予知保全で測るものは、振動・温度・電流・潤滑油・超音波・音が中心です。米国エネルギー省の O&M ガイドは、設備ごとに向く技術を表にしていて、振動はポンプ・電動機・発電機などの回転機、モーター電流の解析は電動機、赤外線サーモグラフィは電気系統・変圧器・配管などに割り当てています。
| 測るもの | 見つけやすい異常(例) | 主な規格・方法 | このページ |
|---|---|---|---|
| 振動 | アンバランス・芯ずれ・ゆるみ・軸受や歯車の傷 | ISO 20816・エンベロープ解析 | 振動による診断 |
| 温度 | 電気接続のゆるみ・腐食、摩擦による発熱 | ISO 18434-1(サーモグラフィ) | 温度(赤外線サーモグラフィ) |
| モーター電流 | 回転子バーの折損、負荷の変動 | 電流のスペクトル(MCSA) | モーター電流の解析(MCSA) |
| 潤滑油 | 摩耗の進み方と摩耗した部位、油の劣化・水の混入 | ISO 4406(清浄度)・フェログラフィー | 潤滑油の分析 |
| 超音波 | 漏れ、軸受の摩耗、電気のアーク・コロナ | ISO 29821 | 超音波・音 |
米国エネルギー省の O&M ガイド・NASA の RCM ガイド・ISO のカタログをもとに編集部が整理したものです。
出典:Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP、Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA
1つで決めず、壊れ方から選ぶ
岐阜県産業技術総合センターは(2020年)、モーターの異常による製造ラインの停止のほとんどが、最終的には軸受の損傷によるものと書き、従来の状態監視は振動による判定に、熟練者の耳や触診などの五感による判断も加わっているため、振動以外の物理量も測る必要があるとして、振動加速度・電流・温度・マイク・環境のセンサーで軸受が壊れるまでを測りました(同じ軸受の故障でも、兆候の出方が違う)。
まず FMEA などで止まると困る設備の、よく起きる壊れ方を挙げ、その兆候がいちばん早く・確かに出る量を選びます。センサーの種類や無線のつなぎ方は、技術ページ「IoT」、FMEA は課題「設計の段階で故障を洗い出したい」にまとめています。
出典:モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
振動による診断
変位・速度・加速度の使い分け
振動は変位(動いた距離)・速度(動く速さ)・加速度(速さの変わり方)のどれかで測ります。米国エネルギー省の O&M ガイドは、どれを使うかは機械の回転速度と設計によるとしています。たとえば、国土交通省 関東地方整備局の河川ポンプの診断では、渦電流式変位計で主軸の振れ(変位)を測っています(河川のポンプ:主軸の振れの周波数から原因を推定)。
機械全体の振動の大きさの評価には速度(mm/s の実効値)、軸受の傷のような鋭い衝撃には加速度がよく使われます。岐阜県の試験では、速度がほとんど変わらないまま、加速度が試験の終わり前から増えた例がありました(同じ軸受の故障でも、兆候の出方が違う)。
出典:Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP、河川ポンプ設備の状態監視における主軸振動解析診断事例(溝江哲也)|国土交通省 関東地方整備局、モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
振動の大きさの評価(ISO 10816・ISO 20816)
振動の大きさは、規格のゾーン A〜Dで評価します。NASA の RCM ガイドの表では、A は良好(Good)、B は満足(Satisfactory)、C は不満足(Unsatisfactory)、D は許容できない(Unacceptable)です。岐阜県の報告は、ゾーン D を損傷を起こすのに十分なほど振動が大きい領域と説明しています。NASA の RCM ガイドが載せる旧 ISO 10816-1(1995年)の表では、15kW 以下の小形機(クラスⅠ)で、C と D の境が 4.5mm/sです。岐阜県の試験も、JIS B 0906 のクラス1 のゾーン D の境界値 4.5mm/s をグラフに引いています。
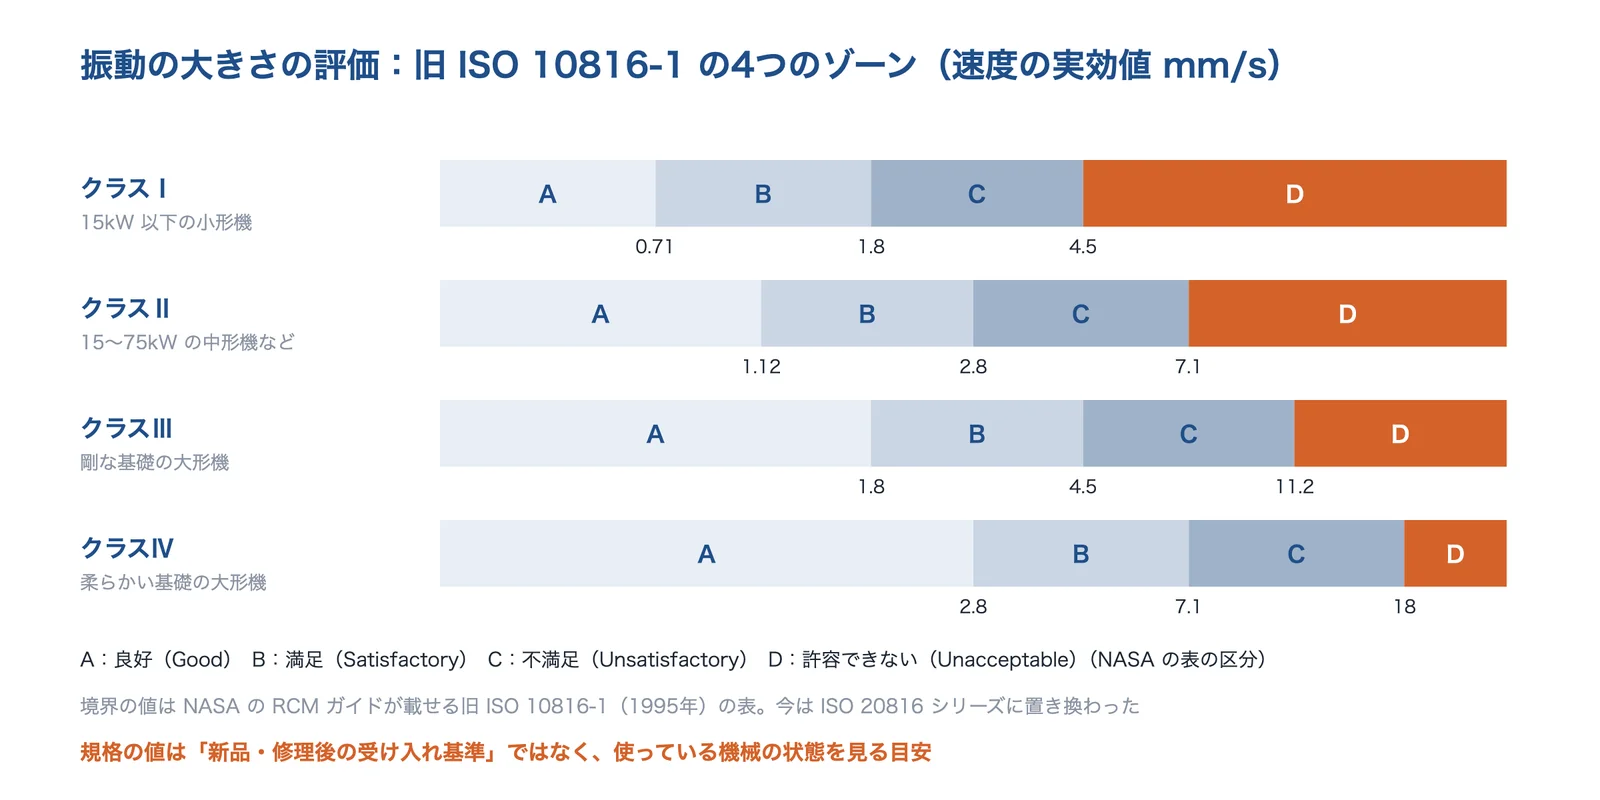
出典:NASA の RCM ガイド(旧 ISO 10816-1 の表)・米国エネルギー省の O&M ガイドをもとに AI(Claude)で作成
| 機械のクラス | A/B の境 | B/C の境 | C/D の境 |
|---|---|---|---|
| クラスⅠ(15kW 以下の小形機) | 0.71 | 1.8 | 4.5 |
| クラスⅡ(15〜75kW の中形機など) | 1.12 | 2.8 | 7.1 |
| クラスⅢ(硬い基礎の大形機) | 1.8 | 4.5 | 11.2 |
| クラスⅣ(柔らかい基礎の大形機) | 2.8 | 7.1 | 18 |
単位は mm/s(速度の実効値)。NASA の RCM ガイドの表(旧 ISO 10816-1)による。今は ISO 20816-1(2016年)・ISO 20816-3(2022年、15kW を超える産業機械)に置き換わっています。設計・評価に使うときは、最新の規格票で確かめてください。
米国エネルギー省の O&M ガイドは、こうした表は絶対的な限界ではなく、新品や修理後の受け入れ基準には使わないと注意しています。使っている機械の全体の状態を見る目安として、経験やデータがないときの出発点に向いています。
出典:Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA、モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター、ISO 20816-1:2016 Mechanical vibration — Measurement and evaluation of machine vibration — Part 1|ISO、ISO 20816-3:2022 Mechanical vibration — Part 3: Industrial machinery with a power rating above 15 kW|ISO、Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP
周波数で原因を探す
振動を周波数に分けると(スペクトル)、原因の見当が付きます。NASA の RCM ガイドは、回転数と同じ周波数(1X)はアンバランス、2倍(2X)はミスアライメント(芯ずれ)、整数倍(NX)はゆるみ・共振・すべり軸受の欠陥、電源周波数とその倍は固定子・回転子の異常、と整理しています。
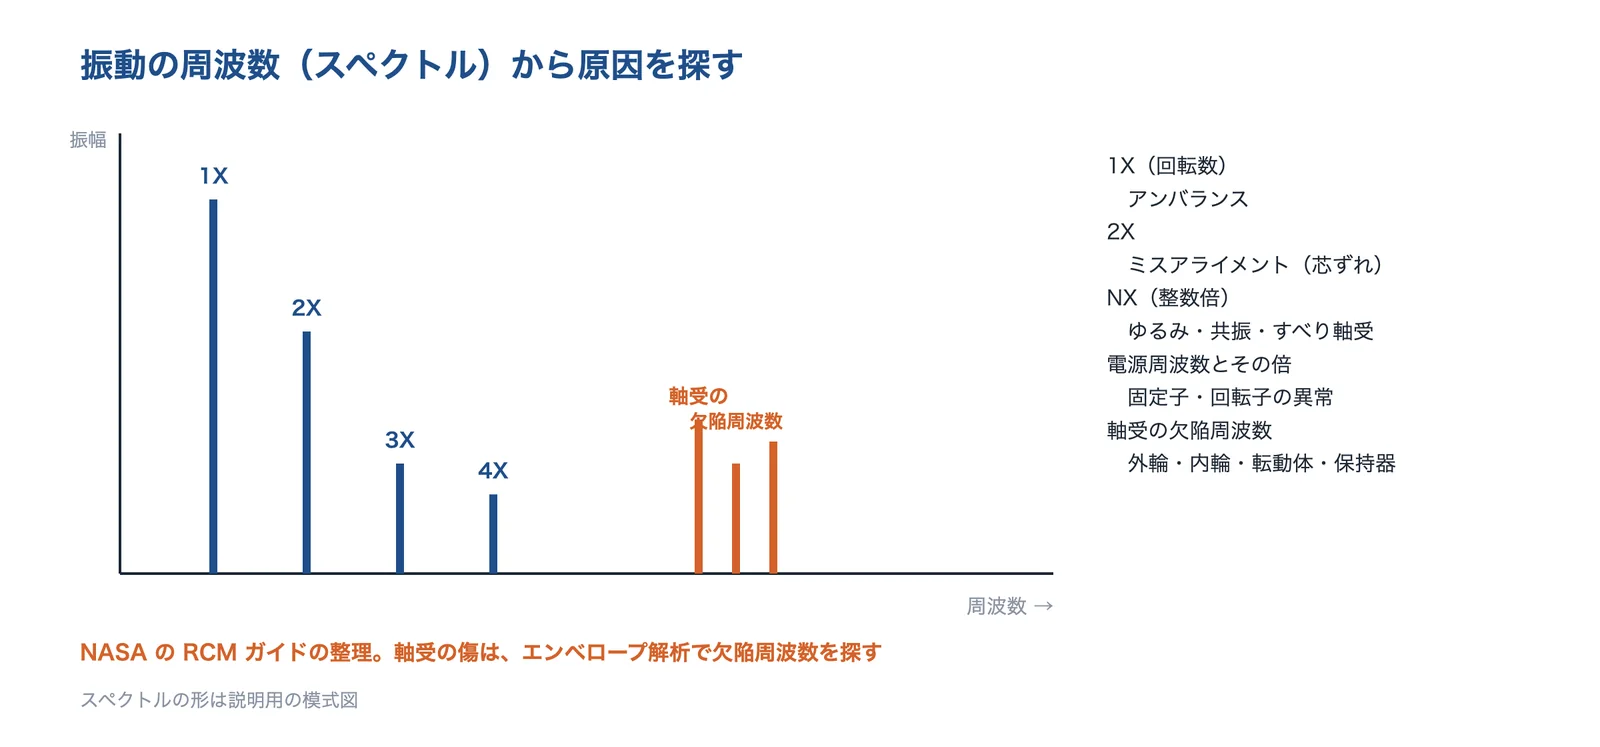
出典:NASA の RCM ガイドをもとに AI(Claude)で作成
関東地方整備局のポンプの例では、回転数の成分(2.73Hz)が突出し、2倍(5.46Hz)と羽根車の周波数の成分(13.7Hz)にも突出があったことから、主軸のアンバランス・芯ずれ・羽根車の異常を推定しました(河川のポンプ:主軸の振れの周波数から原因を推定)。
出典:Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA、河川ポンプ設備の状態監視における主軸振動解析診断事例(溝江哲也)|国土交通省 関東地方整備局
軸受の欠陥周波数
転がり軸受の傷は、傷のある場所ごとに決まった周波数で衝撃を出します。外輪の傷(BPFO)、内輪の傷(BPFI)、保持器(FTF)、転動体の自転(BSF)の周波数は、軸の回転数と、転動体の数・直径、ピッチ円の直径、接触角から計算できます(Lin ほか、2017年)。
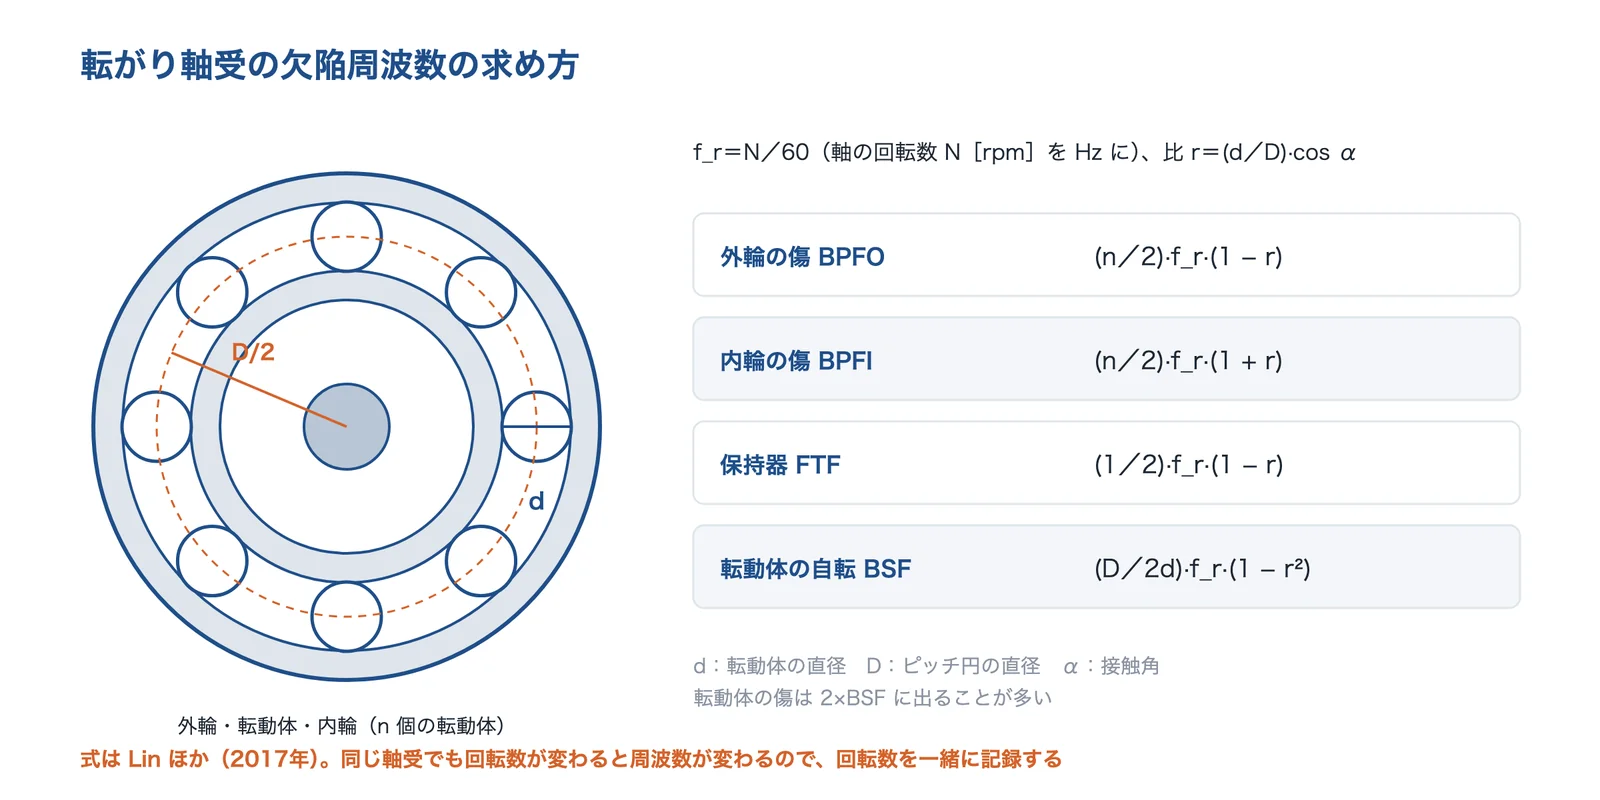
出典:Lin ほか(2017年)をもとに AI(Claude)で作成
| 傷の場所 | 式(f_r=軸の回転数 N[rpm]÷60、r=(d/D)·cos α) |
|---|---|
| 外輪 BPFO | (n/2)·f_r·(1 − r) |
| 内輪 BPFI | (n/2)·f_r·(1 + r) |
| 保持器 FTF | (1/2)·f_r·(1 − r) |
| 転動体 BSF | (D/2d)·f_r·(1 − r²) |
n:転動体の数、d:転動体の直径、D:ピッチ円の直径、α:接触角。軸受メーカーのカタログの諸元から計算できます。
回転数が変わると欠陥周波数も変わるので、振動と一緒に回転数を記録します。設計の段階で、使う軸受の型番と諸元を保全の側に渡しておくと、診断が速くなります(編集部の整理)。
エンベロープ解析
傷が小さいうちは、衝撃が機械の固有の高い周波数を揺らすだけで、ふつうのスペクトルでは見えにくいことがあります。高い周波数帯だけを取り出して包絡線(エンベロープ)をとり、それを周波数分析するのがエンベロープ解析で、Brüel & Kjær の資料は、軸受のき裂やはく離のような局所的な欠陥の診断に有効だとしています。
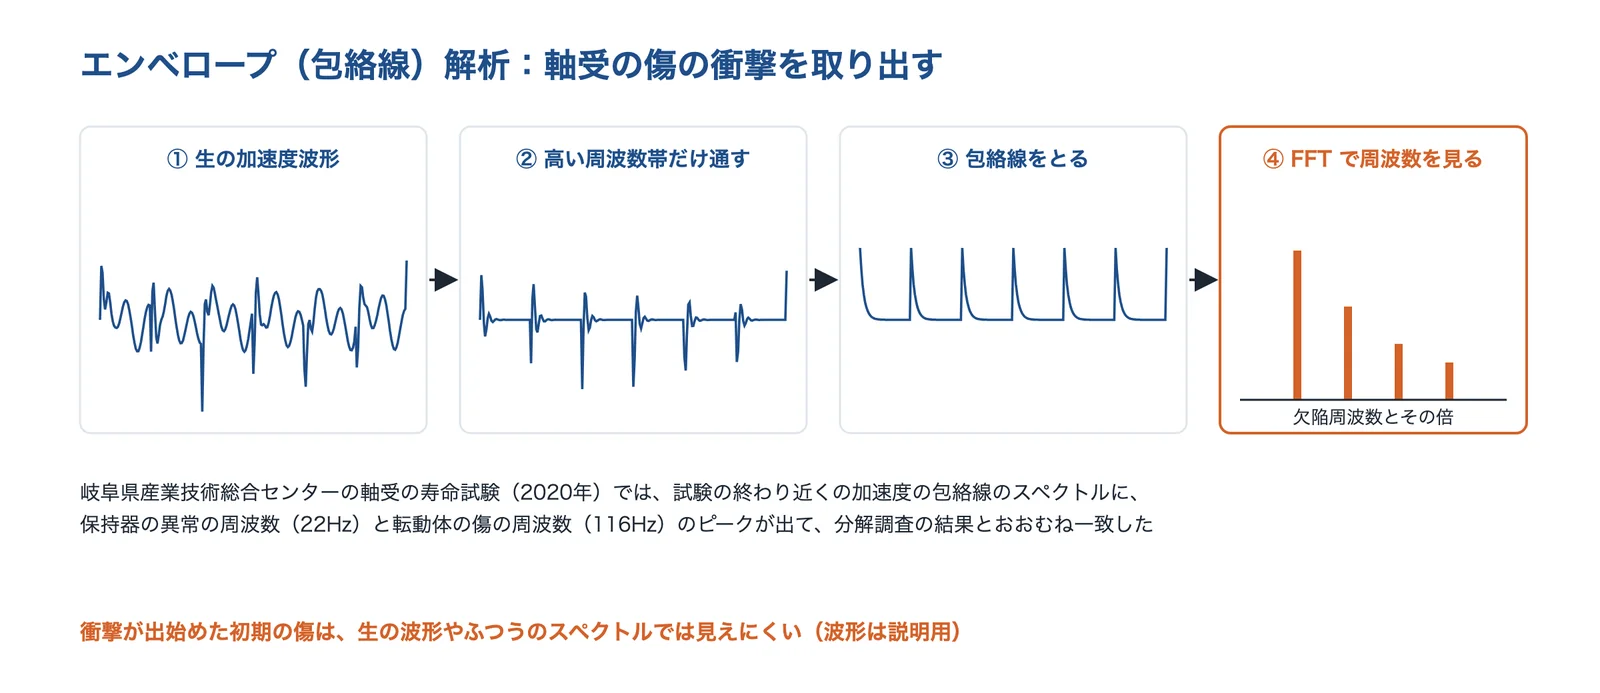
出典:Brüel & Kjær の資料・岐阜県産業技術総合センターの研究報告(2020年)をもとに AI(Claude)で作成
岐阜県の軸受の寿命試験では、試験の終わり近くの加速度の包絡線のスペクトルに、保持器の異常の周波数(22Hz)と転動体の傷の周波数(116Hz)のピークが出て、軸受の形と回転数(3446min⁻¹)から求めた値と一致していました。
出典:Envelope Analysis for Diagnostics of Local Faults in Rolling Element Bearings(BO0501)|Brüel & Kjær、モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
波高率と尖度
衝撃の強さは、波高率(クレストファクタ=ピーク値÷実効値)や尖度(波形の4次のモーメントを正規化した値)でも見ます。Lin ほか(2017年)は、どちらも次元のない値で、振動の大きさや周波数の変化に左右されにくいとしています。
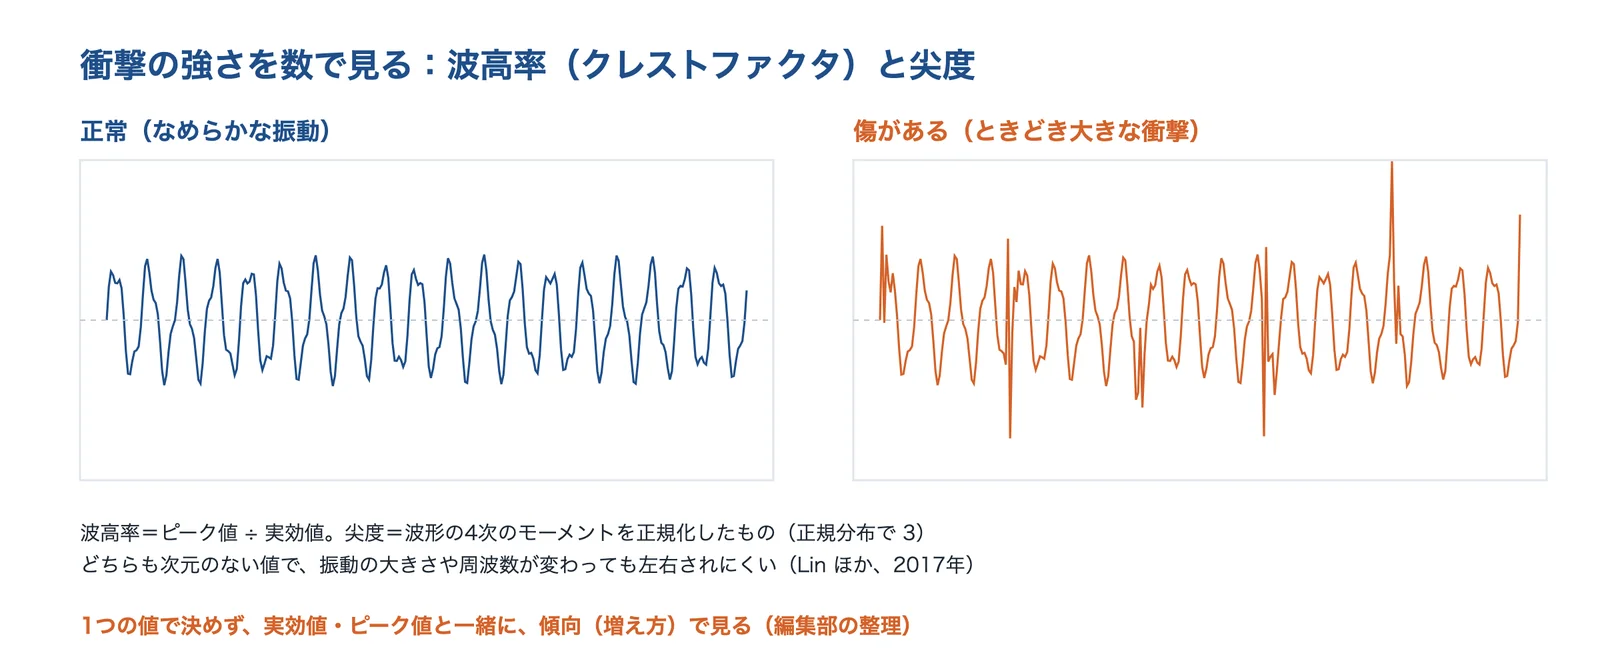
出典:Lin ほか(2017年)をもとに AI(Claude)で作成
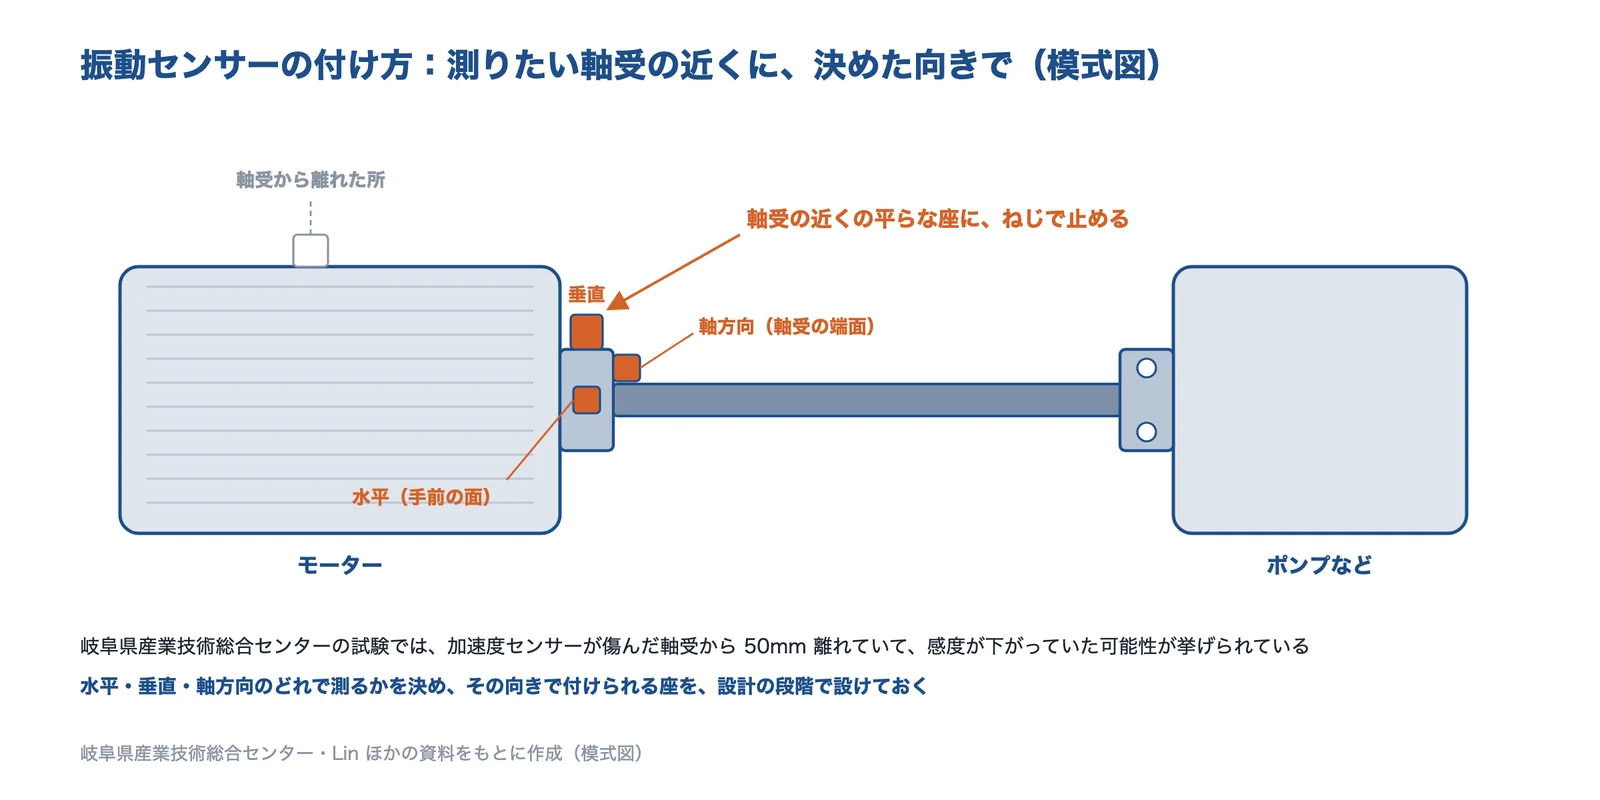
岐阜県の試験2では、波高率に変化が出ませんでした。報告は、加速度センサーが傷んだ軸受から 50mm 離れていて感度が下がっていた可能性を挙げています。1つの値で決めず、実効値・加速度・包絡線と組み合わせて見ます(編集部の整理)。
出典:Condition Monitoring and Fault Diagnosis of Roller Element Bearing(Lin・Yu・Tan、Bearing Technology、2017年)|IntechOpen、モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
同じ軸受の故障でも、兆候の出方が違う
岐阜県産業技術総合センターの研究(2020年)は、皿ばねで荷重をかけて軸受の寿命を早める試験装置で、振動加速度・電流・温度・マイク・環境のセンサーで軸受が壊れるまでを測りました。試験1は 305時間で振動過大、試験2は 397時間で回転負荷過大により終了しました。試験2では、寿命の終わりでも振動の速度はほとんど変わらず、加速度が 380時間を過ぎてから増えたことから、試験1と異常の原因が違うと判断しています。
2つの試験に共通して、最初に異音が出て、次に振動の加速度や速度が上がり、最後に負荷が不安定になって寿命を迎える傾向でした。分解調査の結果と、計測データの分析もおおむね一致しました。報告は、生産の現場では24時間連続で動くモーターが多いので、連続運転で実際に近いデータを測る必要があるとも書いています。
出典:モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
温度・電流・油・超音波による診断
温度(赤外線サーモグラフィ)
米国エネルギー省の O&M ガイドによると、赤外線サーモグラフィはゆるんだり腐食したりした電気接続(抵抗が増えて温度が上がる)や、回転機の摩擦による温度上昇、屋根の断熱材の濡れなどを見つけられます。見えるのは表面の温度の分布です。ISO 18434-1(2008年)は、サーモグラフィによる状態監視の手順、異常の重大度の判定、放射率や反射の補正などを扱っています。
非接触で測る温度は、表面の放射率と周りからの反射で大きく変わります。測り方の注意は課題「加熱中の部品の温度を非接触で正しく測りたい」にまとめています。
出典:Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP、ISO 18434-1:2008 Condition monitoring and diagnostics of machines — Thermography — Part 1|ISO
モーター電流の解析(MCSA)
米国エネルギー省の O&M ガイドは、電動機は機械の負荷の変動を電流の変動に変えるセンサーとして働くとし、電流の周波数分析(MCSA)で状態を見る方法を紹介しています。モーターにセンサーを付けない(非侵襲)のが利点で、一方でスペクトルの読み方に経験が要り、ふつうは重要な設備に限られるとしています。
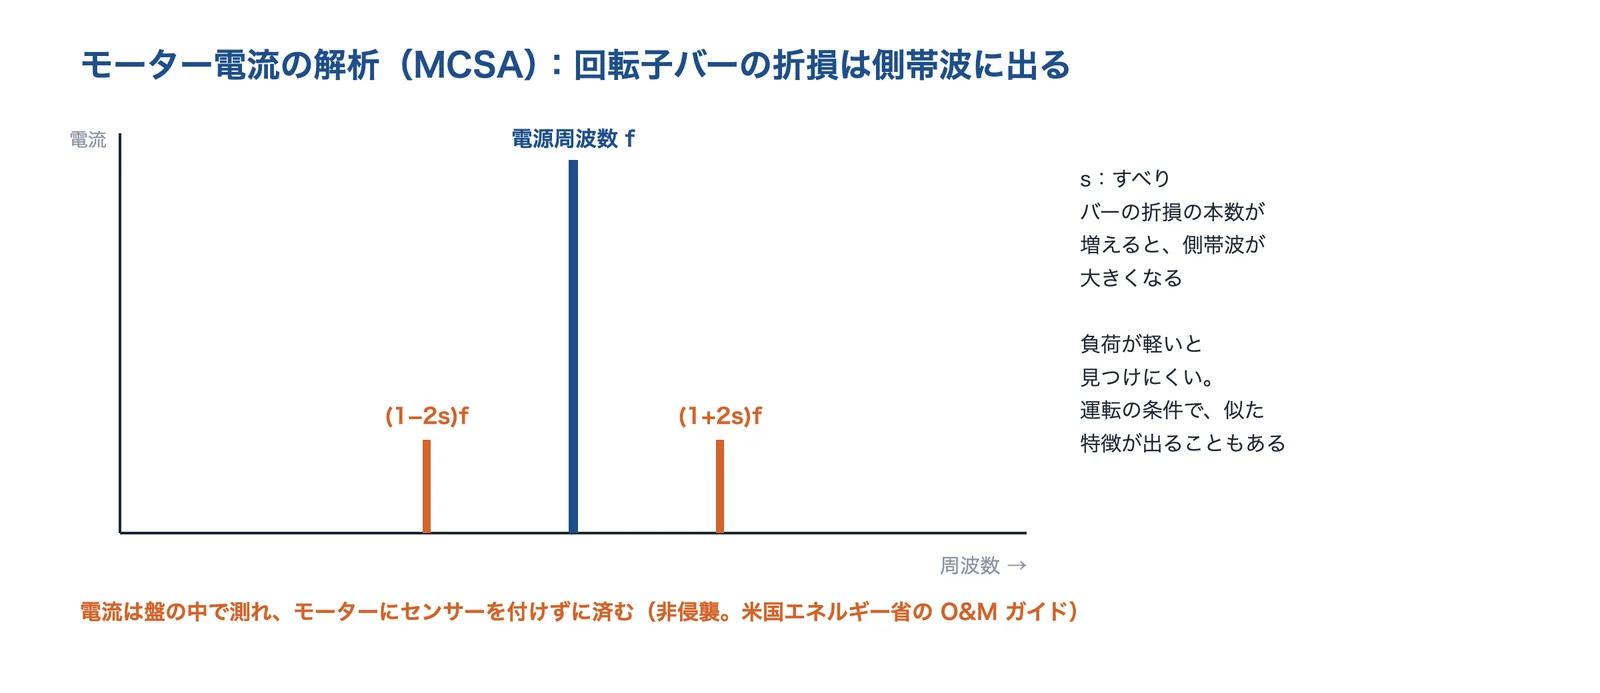
出典:Pezzani ほか・米国エネルギー省の O&M ガイドをもとに AI(Claude)で作成
Pezzani ほか(IEEE Trans. Industry Applications)は、誘導電動機の回転子バーが折れると、電源周波数 f の両側の (1±2s)f(s はすべり)に側帯波が出て、折れた本数が増えるほど大きくなると説明しています。一方で、負荷が軽いと検出の信頼性が下がり、許容される運転条件でも似た電流の特徴が出ることがあるとしています。
出典:Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP、Detecting Broken Rotor Bars With Zero-Setting Protection(Pezzani ほか、IEEE Trans. Industry Applications)|SEL
潤滑油の分析
潤滑油には、摩耗した金属の粉と、油そのものの劣化が表れます。本田(2020年)は、まず現場で粒子の数(ISO 4406 の清浄度コード)などを定期的に測り、異常があれば分析室で動粘度・酸価・FT-IR・元素分析・フェログラフィーなどを行う二段階の進め方を示しています。フェログラフィーは、油の中の摩耗粉を磁力で並べ、形・量・色で潤滑の状態を診断する方法です。
米国エネルギー省の O&M ガイドは、元素の分析で鉄は歯車・軸受・軸、銅はブッシュなどの摩耗を示すとし、カールフィッシャー試験で測る水分の増加は結露・冷却水の漏れ・シールまわりの漏れを示すとしています。油の清浄度とフィルターは、技術ページ「ろ過・フィルター」、グリースは「グリース・固体潤滑」にあります。
出典:潤滑油のメンテナンス・トライボロジー(本田知己、トライボロジスト、2020年)|福井大学学術機関リポジトリ、ISO 4406:2021 Hydraulic fluid power — Fluids — Method for coding the level of contamination by solid particles|ISO、Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP
超音波・音
米国エネルギー省の O&M ガイドによると、空中の超音波(20〜100kHz)の検出器は、圧力・真空の漏れ、スチームトラップ、軸受の摩耗、電気のアーク・コロナの発見に向きます。同ガイドは、NASA の研究として、監視した超音波(28〜32kHz)の振幅が 12〜50倍になると軸受の劣化の早い兆候になる、と紹介しています。規格は ISO 29821(2018年版。2026年に新版)です。
音(異音)と臭い(異臭)は、いまも大事な兆候です。ただし、人が気づいても、止める基準と判断のしくみがないと、事故を防げないことを、新幹線の台車の重大インシデントが示しています(新幹線の台車の亀裂:異音・異臭を感じながら走り続けた(2017年))。
出典:Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP、ISO 29821:2018 Condition monitoring and diagnostics of machines — Ultrasound|ISO
異常検知としきい値
しきい値の決め方
しきい値には、規格の値(絶対値)、その機械の正常なときの値の何倍か(相対値)、増え方の速さ(傾向)、平均からのずれ(統計)などの決め方があります。規格の値は機械の種類ごとの目安なので、同じ機械の正常なときのデータをためて、相対値や傾向と組み合わせます(編集部の整理)。
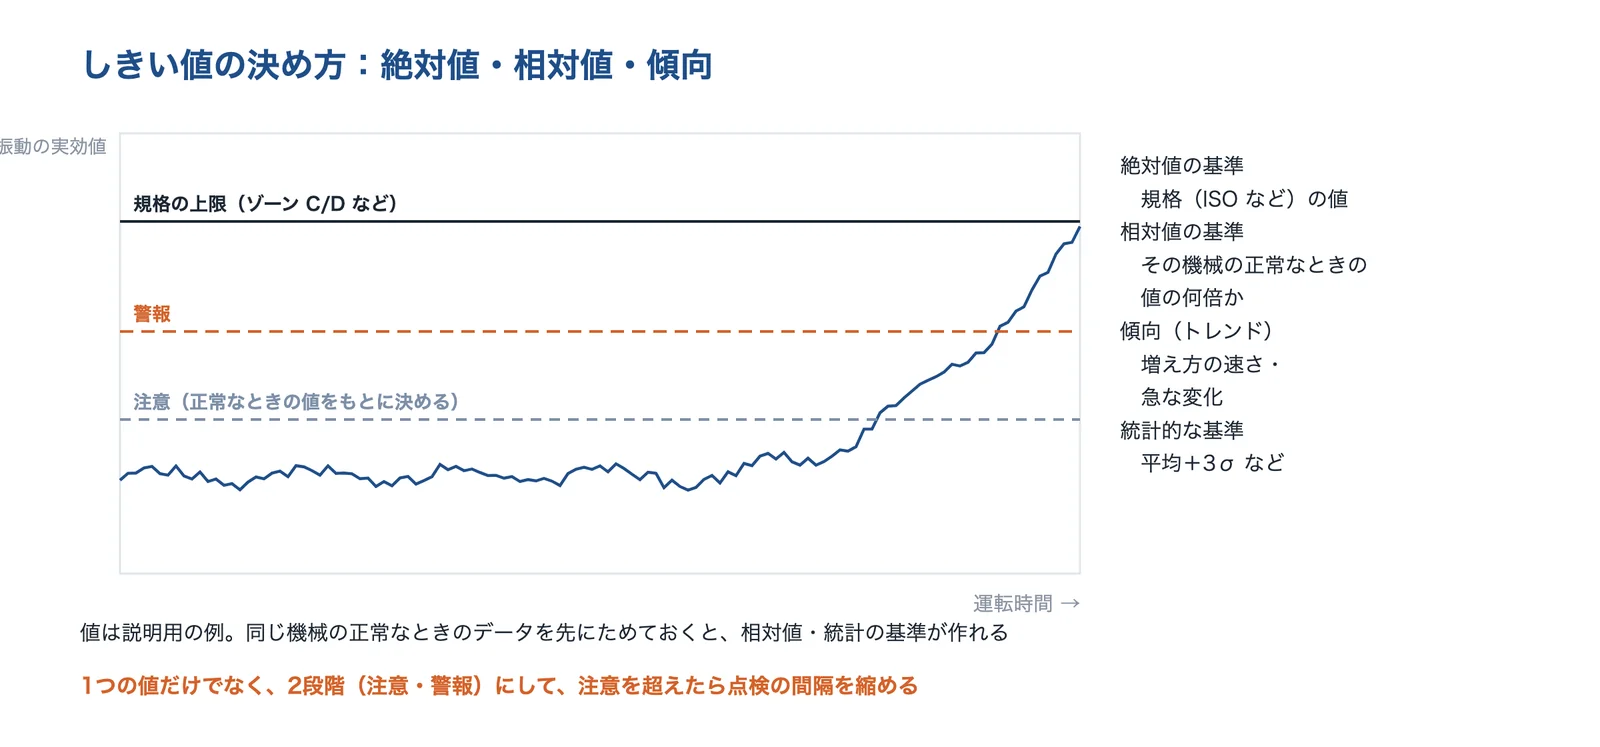
出典:NASA の RCM ガイド・このページの出典(値は説明用)をもとに AI(Claude)で作成
NASA の RCM ガイドは、注意の値を超えたら、監視の間隔を前の 1/3〜1/4 に縮めるとしています。しきい値を2段階(注意・警報)にしておくと、注意で間隔を縮めて傾向を見て、警報で処置する、という使い方ができます。IMV の振動診断ユニットのように、運転中のデータから3つのしきい値を自動で設定する製品もあります(IMV株式会社)。
出典:Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA、振動診断ユニット VD-unit|IMV
多変量の異常検知:MT法と T²・Q 統計量
振動・温度・電流など複数の値を組み合わせて見ると、1つずつでは範囲の中でも、組み合わせがおかしい状態を見つけられます。大阪産業技術研究所の資料は、1変数ずつ見ると変数どうしの関係を無視するため外れ値を見逃すとし、正常なデータだけで主成分分析を行い、T²統計量と Q統計量で異常を判定する手順を示しています。
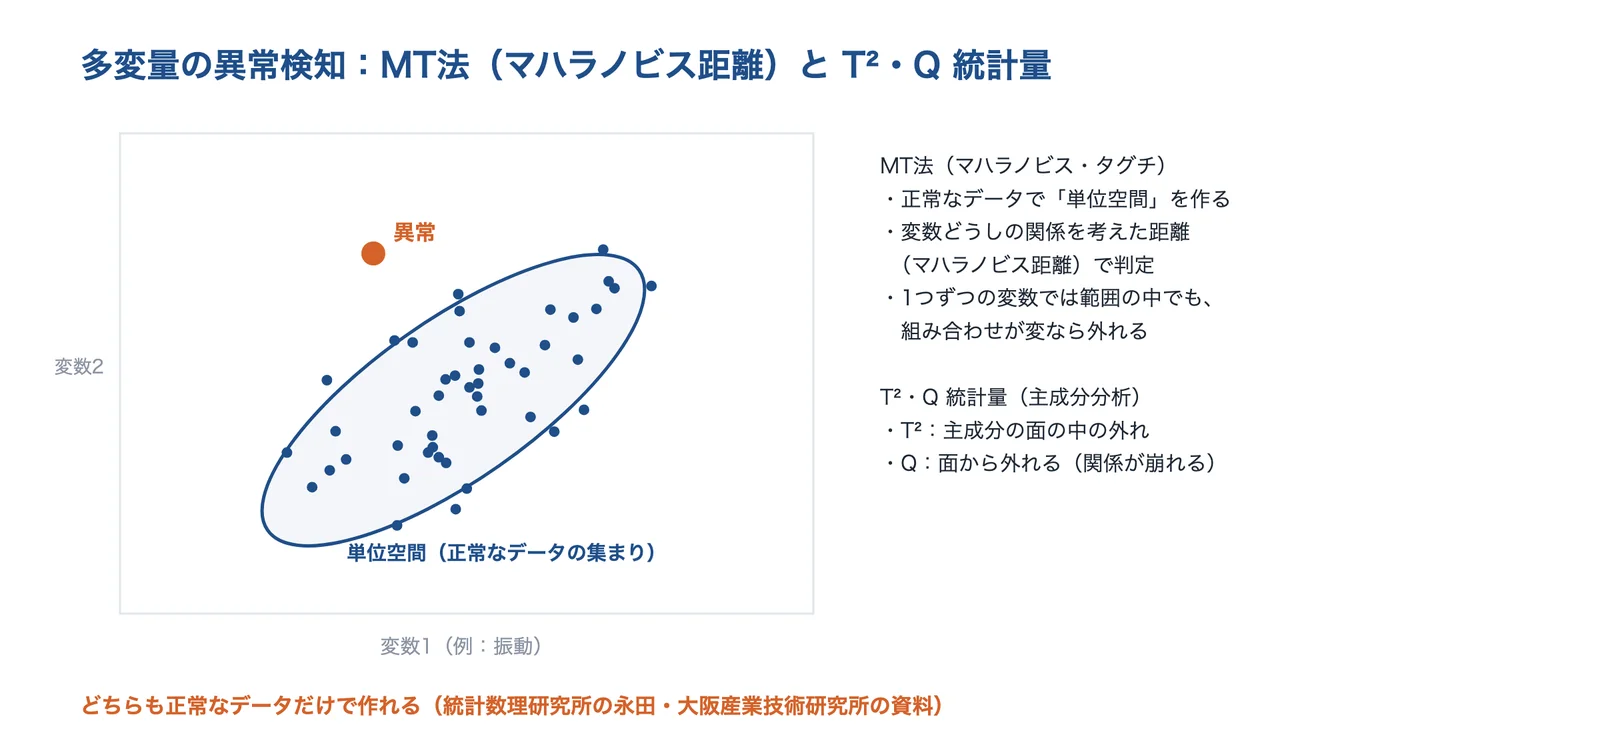
出典:統計数理研究所の永田の資料・大阪産業技術研究所の資料をもとに AI(Claude)で作成
統計数理研究所の永田靖の資料(2013年)は、MT法(マハラノビス・タグチ)を、良品の群を「単位空間」として、そこからのマハラノビス距離で判定する方法と説明しています。不良はいろいろな形をとり1つの群にならないため、判別分析ではなく MT法を使う、という考え方です。
出典:テクニカルシート No.21-26 データ解析入門4 T2統計量とQ統計量を用いた異常検知|大阪産業技術研究所、MTシステムの諸問題と改良手法(永田靖、2013年)|統計数理研究所
機械学習の手法と選び方
群馬産業技術センターの研究報告(令和4年度)は、製造の工程の時系列データで、k 近傍法・自己回帰モデル・特異スペクトル変換・ホテリングの T²・混合ガウス分布・SVM・オートエンコーダを比べ、データの性質に合わせて手法を選ぶ必要があると結論しています。異常のデータを集めるのは時間と費用の面で現実的ではないため、正常なデータから異常を検知する方法をとっています。
同じ報告は、予知保全を、①いま正常か異常か(異常検知)、②故障までの時間の予測、の2段階で整理しています。深層学習のしくみや学習データの作り方は、技術ページ「画像認識AI」で詳しく扱っています。
出典:製造プロセスにおける予知保全 時系列データの異常検知技術の構築(新井ほか、令和4年度研究報告)|群馬産業技術センター
誤報と見逃し
しきい値を下げれば見逃しは減りますが、誤報が増えます。Jin ほか(2016年)の米国の製造業の調査は、予知保全が広まらない壁として満足できない誤報の率、運転条件が違うときの基準の作りにくさ、故障のデータの不足を挙げ、航空宇宙の例では正確な早期の警報を運転員が無視したことにも触れています。
故障は正常に比べてとても少ないため、正解率だけで評価せず、誤報(空振り)と見逃しの数を別々に数えるのが基本です(編集部の整理)。NASA の RCM ガイドも、検出の確からしさを、見つける確率と誤報の確率で表すとしています。
出典:Present Status and Future Growth of Advanced Maintenance Technology and Strategy in US Manufacturing(Jin ほか、IJPHM、2016年)|PMC、Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA
余寿命(RUL)の予測
余寿命の予測とは
余寿命(RUL:Remaining Useful Life)の予測は、いまの劣化の状態から、故障とみなす値に届くまでの時間を見積もることです。Lei ほか(2018年)のレビューは、予測の流れをデータの取得 → 健全性の指標づくり → 健全性の段階の分割 → 余寿命の予測の4段階に整理しています。
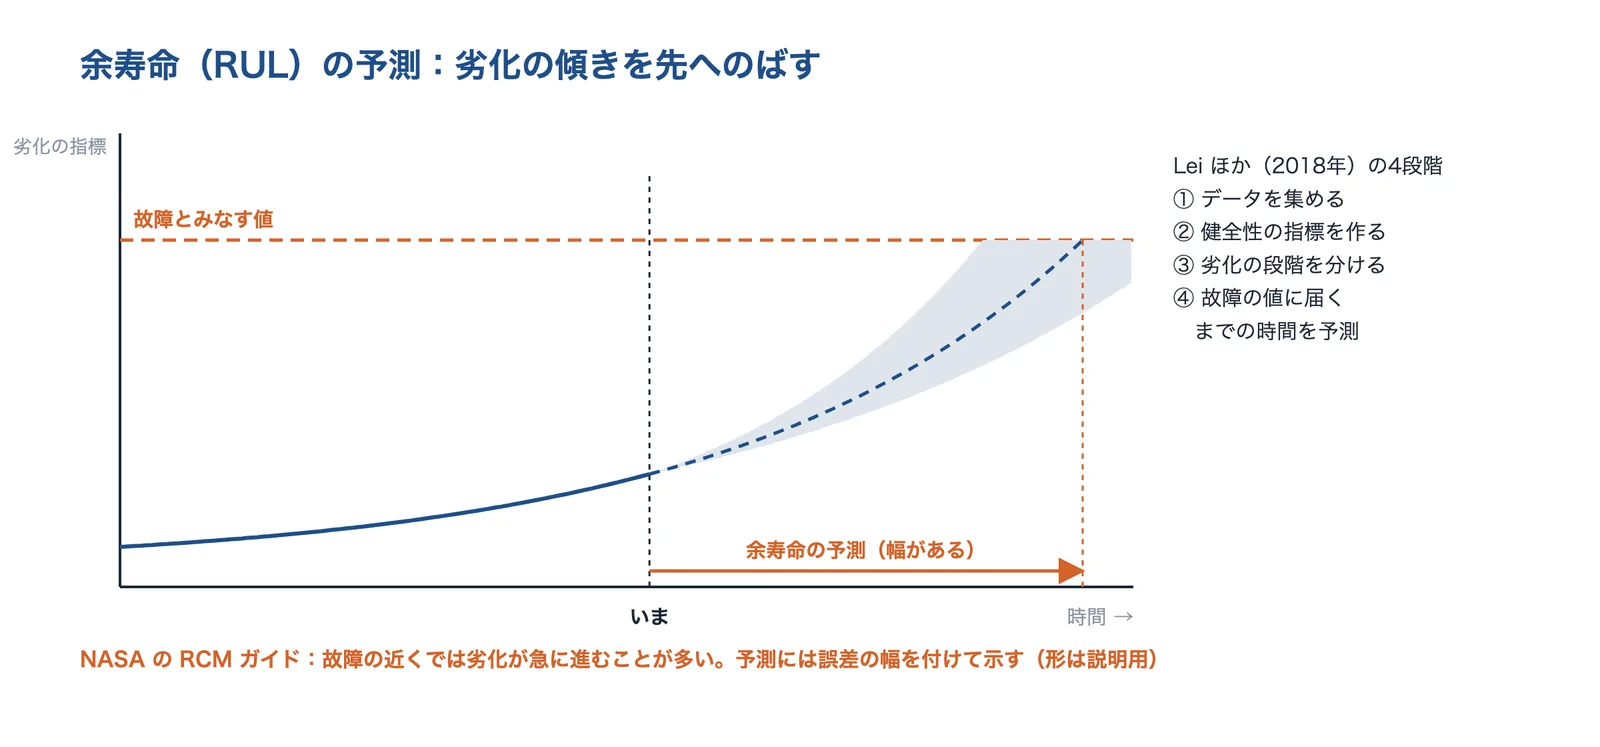
出典:Lei ほか(2018年)・NASA の RCM ガイドをもとに AI(Claude)で作成
NASA の RCM ガイドは、劣化は直線では進まず、故障の近くでは耐える力が指数関数的に落ちて、突然壊れることが多いとし、予測には誤差の幅を付けて示しています。製品の寿命を試験で見積もる加速試験やワイブル解析とは、1台ごとのいまの状態から見積もる点が違います(課題「加速試験で寿命を見積もりたい」)。
出典:Machinery health prognostics: A systematic review from data acquisition to RUL prediction(Lei ほか、Mechanical Systems and Signal Processing 104、2018年)、Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA
予測の手法
| 手法 | 考え方 | 向いている場面 |
|---|---|---|
| 劣化モデル(物理・経験式) | 摩耗・き裂の進み方の式に、測った値を当てはめる | 壊れ方のしくみがわかっている |
| 傾向の外挿 | 振動の実効値などの増え方を、直線や指数関数で先へのばす | 1つの指標で劣化が表せる |
| 統計的なデータ駆動 | 同じ機種の過去の寿命・劣化のデータから分布を求める | 同じ機械が多く、記録がある |
| 機械学習(LSTM など) | 多数のセンサーの時系列から、余寿命を直接学ぶ | 故障までの記録が多くある |
Lei ほか(2018年)のレビューなどをもとに、編集部が大まかに整理したものです。どの手法も、故障まで記録したデータがあるほど確かになります。
研究で使われる公開データ
余寿命の研究では、NASA が公開するC-MAPSS(ターボファンエンジンの劣化のシミュレーション)や、シンシナティ大学などの軸受の試験データ(IMS)がよく使われます。C-MAPSS は、熱力学モデルで劣化を起こし、健全性の指標が 0 になるまでのセンサーの値を作ったもので(Saxena ほか、2008年)、Ramasso と Saxena(2014年)によると 70本を超える論文が使いました。
同じ論文は、実際の設備のデータは進行中の故障の特徴は含むが、故障まで全部を捉えたデータはほとんどないと書いています。公開データで良い成績の手法でも、自社の設備ではそのまま当たるとは限りません。
出典:PCoE Data Set Repository(Turbofan Engine Degradation Simulation・Bearings)|NASA、Damage propagation modeling for aircraft engine run-to-failure simulation(Saxena ほか、PHM 2008)|NASA NTRS、Review and Analysis of Algorithmic Approaches Developed for Prognostics on CMAPSS Dataset(Ramasso・Saxena、2014年)|NASA NTRS
故障まで記録したデータはほとんどない
Ramasso と Saxena(2014年)は、データ駆動の予測の手法の壁は故障まで記録したデータ(run-to-failure)の不足だったとし、実際のシステムには計装がなく、所有権の都合でデータを出せないことも多く、故障の進行のデータを得るには時間と費用がかかる、と書いています。
このため、実際の設備では「正常なデータから外れを見つける」異常検知から始め、故障の記録がたまってから余寿命の予測に進むのが現実的です(編集部の整理。群馬産業技術センターの報告も正常なデータからの検知をとっています)。
出典:Review and Analysis of Algorithmic Approaches Developed for Prognostics on CMAPSS Dataset(Ramasso・Saxena、2014年)|NASA NTRS、製造プロセスにおける予知保全 時系列データの異常検知技術の構築(新井ほか、令和4年度研究報告)|群馬産業技術センター
導入の進め方と効果の測り方
導入の進め方
ISO 17359(2018年)は、状態監視の計画を立てる一般的な手順の指針で、すべての機械に適用するとしています。流れは、設備を選ぶ → 壊れ方を挙げる → 測るものを決める → 測り方(測定点・間隔)を決める → 基準を決める → 処置を決める → 見直す、と考えるとわかりやすくなります(編集部の整理)。
センサーやデータの集め方を先に決めると、集めたが使わないデータが増えます。岐阜県の報告も、工場には多種多様な設備があり、対象をはっきりさせないと目的から外れ、課題が解決しないおそれがあると書いています。
出典:ISO 17359:2018 Condition monitoring and diagnostics of machines — General guidelines|ISO、モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
監視の間隔の決め方
監視の間隔は P-F 間隔から決めます。NASA の RCM ガイドは、間隔を保守的に決め、経験から故障の時期が見込めるときは故障が始まる前に少なくとも3回の監視が入るようにするとしています。巡回で測る(オフライン)か、センサーを付けっぱなしにする(オンライン)かは、P-F 間隔の短さと、設備が止まったときの損失で選びます(編集部の整理)。
福岡市水道局のポンプ設備(水道のポンプ:IoT の振動センサーで遠隔監視)や、日本精工の状態監視(日本精工株式会社(NSK))のように、巡回での測定と遠隔での常時監視を組み合わせる例が多くあります。
出典:Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA、IoT 活用推進モデル事業(福岡市水道局 ポンプ設備の振動監視)|国土交通省、状態監視ソリューション|日本精工
効果の目安
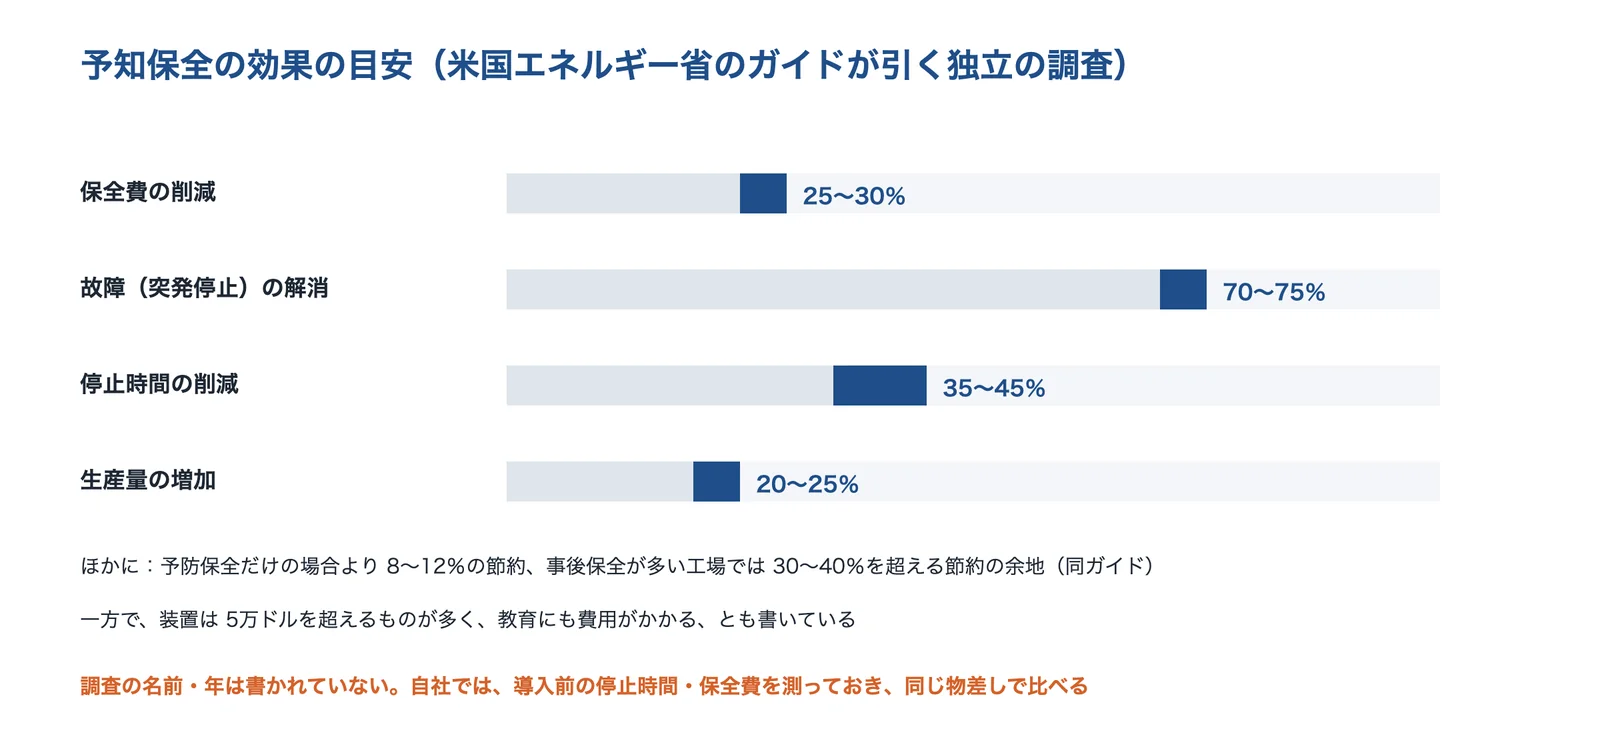
米国エネルギー省の O&M ガイド(2010年)は、きちんと機能する予知保全のプログラムは、予防保全だけのプログラムより 8〜12%の節約になるという過去の研究を引き、独立の調査の産業の平均として、投資の10倍の回収、保全費 25〜30%の削減、故障の 70〜75%の解消、停止時間 35〜45%の削減、生産量 20〜25%の増加を挙げています。
出典:米国エネルギー省の O&M ガイド(2010年)をもとに AI(Claude)で作成
ただし、調査の名前や年は書かれていません。同じガイドは、装置は 5万ドルを超えるものが多く、教育にも多額の費用がかかる、とも書いています。自社で効果を言うには、導入する前の停止時間・保全費・故障の件数を測っておき、同じ物差しで比べるしかありません(編集部の整理)。
出典:Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP
効果の測り方と、日本の現状
| 物差し | 測り方の例 | 注意 |
|---|---|---|
| 突発停止 | 回数・時間(MTBF・停止時間) | 予知保全の対象の設備に絞って数える |
| 保全費 | 部品代・作業時間・外注費 | 早めの交換で部品代が増えることもある |
| 検知の成績 | 見つけた故障・見逃し・誤報の件数 | 誤報が多いと続かない |
| 余裕の時間 | 警報から処置までの日数 | 部品の手配・停止の計画に間に合ったか |
編集部が整理した例です。
出典:日本プラントメンテナンス協会の調査(2025年)をもとに AI(Claude)で作成
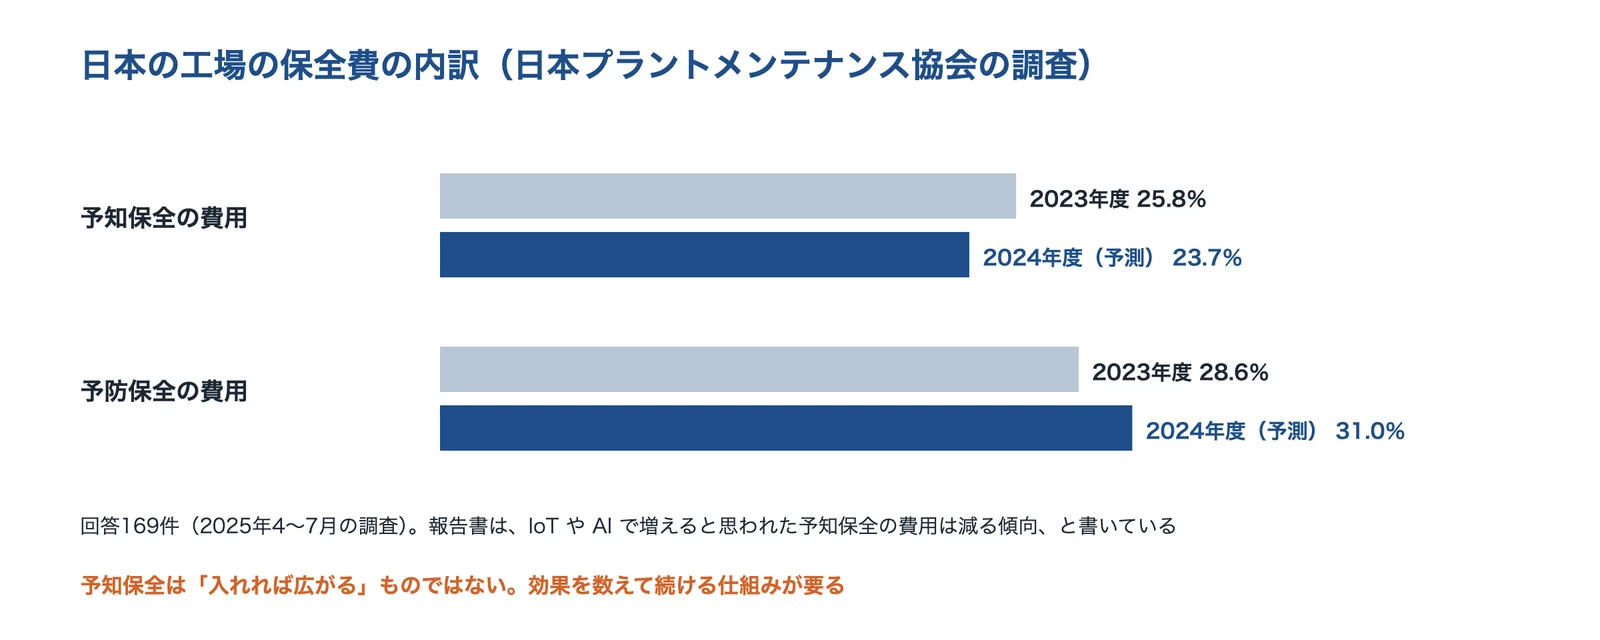
日本プラントメンテナンス協会の「2024年度メンテナンス実態調査」(回答169件)では、保全費のうち予知保全の費用の割合は 2023年度の 25.8%から 2024年度(予測)の 23.7%で、報告書は、IoT や AI の活用で増えると思われたが減る傾向と書いています。予防保全の費用は 28.6%から 31.0%でした。
出典:2024年度メンテナンス実態調査 報告書(2025年9月)|日本プラントメンテナンス協会
導入している会社は少なく、誤報が壁になる
Jin ほか(2016年)は、米国の 23組織(製造業15社と、技術・コンサルの8社)への聞き取りで、調べた製造業の 72.7%が状態基準保全を検討中で、中小企業で予知保全をしているところはごく少なく、調べた中小企業はすべて事後保全だったと報告しています。サンプルが小さく全体を代表する数字ではありませんが、誤報、運転条件の違い、データの不足、費用と人のスキルが壁になる点は、日本の調査(効果の測り方と、日本の現状)とも重なります。
規格と資格
状態監視・予知保全の規格
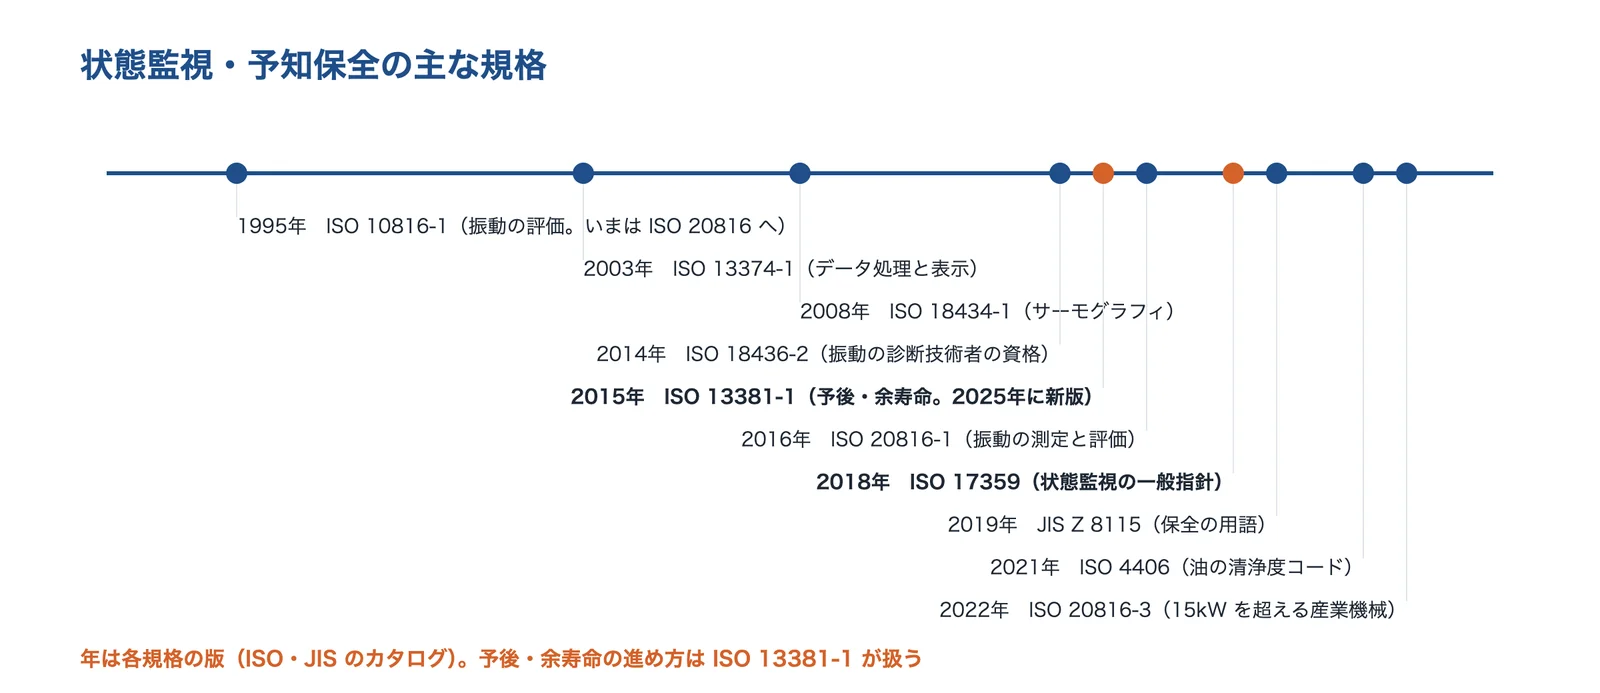
状態監視と診断の規格は、ISO の技術委員会(ISO/TC 108)の分科会がまとめています。全体の指針は ISO 17359、データの流れは ISO 13374、予後(余寿命)は ISO 13381、振動の評価は ISO 20816が中心です。
出典:ISO・JIS のカタログをもとに AI(Claude)で作成
| 規格 | 内容 | 版 |
|---|---|---|
| JIS Z 8115 | ディペンダビリティ(総合信頼性)用語。予防保全・事後保全・時間計画保全・状態基準保全 | 2019年 |
| ISO 17359 | 状態監視の計画を立てる一般的な手順の指針 | 2018年(第3版) |
| ISO 13374-1 | 状態監視・診断のデータ処理・通信・表示 | 2003年 |
| ISO 13381-1 | 予後(余寿命)の進め方の指針 | 2015年(2025年に新版) |
| ISO 20816-1・-3 | 機械の振動の測定と評価(ISO 10816 の後継) | 2016年・2022年(どちらも改訂の作業中) |
| ISO 18434-1 | サーモグラフィによる状態監視 | 2008年 |
| ISO 4406 | 油圧作動油の固体粒子による汚染度のコード | 2021年 |
| ISO 29821 | 超音波による状態監視 | 2018年(2026年に新版) |
| ISO 18436-2 | 振動の状態監視・診断の技術者の資格 | 2014年 |
版は ISO のカタログ(committee.iso.org)と JIS の本文による(2026年10月に確認)。
出典:JIS Z 8115:2019 ディペンダビリティ(総合信頼性)用語|kikakurui.com、ISO 17359:2018 Condition monitoring and diagnostics of machines — General guidelines|ISO、ISO 13374-1:2003 Condition monitoring and diagnostics of machines — Data processing, communication and presentation — Part 1|ISO、ISO 13381-1:2015 Condition monitoring and diagnostics of machines — Prognostics — Part 1|ISO、ISO 20816-1:2016 Mechanical vibration — Measurement and evaluation of machine vibration — Part 1|ISO、ISO 20816-3:2022 Mechanical vibration — Part 3: Industrial machinery with a power rating above 15 kW|ISO、ISO 18434-1:2008 Condition monitoring and diagnostics of machines — Thermography — Part 1|ISO、ISO 4406:2021 Hydraulic fluid power — Fluids — Method for coding the level of contamination by solid particles|ISO、ISO 29821:2018 Condition monitoring and diagnostics of machines — Ultrasound|ISO、ISO 18436-2:2014 Condition monitoring and diagnostics of machines — Requirements for qualification and assessment of personnel — Part 2: Vibration|ISO
診断する人の資格
ISO 18436 は、状態監視・診断をする人の資格の要求事項を、振動(第2部)・トライボロジー(第4部)などの分野ごとに定めています。本田(2020年)によると、日本では2009年10月から ISO 18436-4 に準拠した「機械状態監視診断技術者(トライボロジー)」の認証を日本機械学会と日本トライボロジー学会が共同で行い、2009〜2019年にカテゴリーⅠ 1,108名、Ⅱ 217名、Ⅲ 11名を認証しました。新川センサテクノロジは、ISO 18436-2 に準拠した振動診断の技術者の訓練を事業にしています。
出典:ISO 18436-2:2014 Condition monitoring and diagnostics of machines — Requirements for qualification and assessment of personnel — Part 2: Vibration|ISO、潤滑油のメンテナンス・トライボロジー(本田知己、トライボロジスト、2020年)|福井大学学術機関リポジトリ、会社概要|新川センサテクノロジ
トラブルと対策(事例・設計のチェックポイント)
よくある失敗と、まず疑うところ
予知保全の導入と運用でよくある失敗を、このページの出典をもとに整理しました。
| 失敗 | まず疑うところ | 対策 | 出典 |
|---|---|---|---|
| 警報が多すぎて、だれも見なくなった | しきい値が1段だけ・低すぎる | 注意と警報の2段階にし、誤報を数えて直す(誤報と見逃し) | Jin ほか・NASA |
| センサーを付けたのに、壊れる前に気づけない | 測る量・測定点・間隔 | 壊れ方から測る量を選び、故障の前に3回以上測れる間隔に(P-F 曲線:兆候が見えてから壊れるまで) | NASA・岐阜県 |
| 回転数・負荷で値が動く | 運転条件を記録していない | 回転数・負荷を一緒に記録し、条件ごとに比べる | Lin ほか・Jin ほか |
| データはたまったが、処置されない | 警報のあとの手順がない | だれが・何を・いつまでにするかを先に決める | 運輸安全委員会の報告 |
| AI のモデルが外れてきた | 季節・改造・部品交換で正常が変わった | 正常なデータを取り直して学び直す | 編集部の整理 |
| センサーで値がばらつく | 取付け方・位置・向き | 取付け方をそろえ、軸受の近くに付ける | 岐阜県 |
| 効果がわからず続かない | 導入前の物差しがない | 導入前の停止時間・保全費を測っておく(効果の目安) | 米国エネルギー省 |
このページの出典をもとに編集部が整理したものです。
出典:Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA、Present Status and Future Growth of Advanced Maintenance Technology and Strategy in US Manufacturing(Jin ほか、IJPHM、2016年)|PMC、モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター、鉄道重大インシデント調査報告書の説明資料(RI2019-1、2019年3月)|運輸安全委員会、Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP
公的な事故の報告書と、公的機関・鉄道会社の資料から、兆候の見逃しと状態監視の導入の例を集めました。
新幹線の台車の亀裂:異音・異臭を感じながら走り続けた(2017年)
運輸安全委員会の報告によると、2017年12月11日、博多発東京行きの N700系で、博多を出た直後から車内の異臭と床下の異音がありました。名古屋駅で JR東海の車両保守担当の社員が異音に気づいて床下を点検し、歯車箱付近の油漏れを確かめて運行を中止しました。その後、台車枠の側ばりに亀裂が見つかり、重大インシデントとして調べられました。亀裂の破面で測った最も薄い所は 4.7mm(設計では曲げ加工後 7mm 以上)で、製造時の過度な研削と溶接が関わったと推定されています。
説明資料は、2017年4月〜12月の異音の申告が JR西日本の山陽新幹線で 101件、そのうち保守担当の社員が乗って点検したのが 4件(4.0%)、JR東海の東海道新幹線では 156件のうち 127件(81.4%)だったと示しています。異音・異臭は列車を止める条件として規程になく、指令員と保守担当の社員が互いに「相手が止めると言うだろう」と判断を頼り合っていたことも挙げ、ハードウェアで異常を検知して乗務員や指令に知らせるしくみの検討が望ましいとしています。
出典:鉄道重大インシデント調査の経過報告(西日本旅客鉄道 山陽新幹線、2018年6月28日)|運輸安全委員会、鉄道重大インシデント調査報告書の説明資料(RI2019-1、2019年3月)|運輸安全委員会
鉄道の台車:温度と振動の常時の監視
東海旅客鉄道の技術レポート(2025年5月号)によると、同社は台車の温度を監視する台車温度検知装置を全線で5か所に置き、各地点の間の温度の推移を見て早く異常を見つけるしくみを入れています。台車の空気ばねの圧力を自動で分析して異常を早く見つける技術も、全編成に入れました。在来線では、新幹線の「台車振動検知システム」をもとに、動力を伝える装置の異常の予兆も検知できる「振動検知システム」を開発し、キハ25形2次車の全車と 315系・HC85系に載せています。
米国の貨物列車:軸受の過熱を、検知器が低く読んだ(2023年)
米国の国家運輸安全委員会(NTSB)の解説資料によると、2023年2月3日にオハイオ州イーストパレスタインで、貨物列車の車輪の軸受が過熱して壊れ、有害物質を積んだ貨車を含む車両が脱線しました。線路脇の軸受の温度の検知器の読みは、周りの温度より38°F(警報の基準に届かず)→ 103°F → 253°F(ここで初めて重大な警報)と上がっていきました。NTSB は、線路脇の検知器は軸受の温度を実際より低く示しやすいこと、検知器の間隔や警報の基準が鉄道会社ごとに違い統一された基準がないことを課題に挙げています。
河川のポンプ:主軸の振れの周波数から原因を推定
国土交通省 関東地方整備局 関東技術事務所の報告は、排水機場のポンプで、年点検の分解整備の前後に渦電流式変位計で主軸の振れを測りました。整備前は、P-P 値が 0.23mm で主軸のアンバランスの目安 0.2mm をわずかに超え、回転数の成分(2.73Hz)と、その2倍(5.46Hz)・羽根車の周波数の成分(13.7Hz)が突出していました。分解すると、羽根車と軸キーの腐食、主軸のアンバランス、継手の若干の芯ずれが見つかり、補修とバランス修正のあとは 0.09mm になりました。報告は、1例だけで、管内のすべてのポンプで診断と整備の結果の関係を確かめたわけではない、とも書いています。
出典:河川ポンプ設備の状態監視における主軸振動解析診断事例(溝江哲也)|国土交通省 関東地方整備局
水道のポンプ:IoT の振動センサーで遠隔監視
国土交通省の IoT 活用推進モデル事業の資料によると、福岡市水道局は 2022年度から、無人のポンプ場のポンプにIoT の振動センサーを付けて振動を自動で測り、無線で送って遠隔で監視しています。振動の傾向と周波数の分析で、故障の検知と、軸受・据付けの不良・軸の不釣り合いなどの原因の切り分けを行います。将来は時間計画保全から状態監視保全に移り、ライフサイクルコストを下げることをめざしていますが、資料には効果の検証まで至っていない所もあると書かれています。
出典:IoT 活用推進モデル事業(福岡市水道局 ポンプ設備の振動監視)|国土交通省
1件目と3件目は公的な事故の報告書、2件目は鉄道会社の技術資料、4件目と5件目は国の機関の資料です(編集部の整理)。
監視しやすい機械にするための設計のチェックポイント
予知保全は、使う側だけの話ではありません。機械を設計する段階で、測りやすく・診断しやすくしておくと、導入の手間と費用が減ります。設計者が確かめたいことを、編集部が整理しました。
出典:岐阜県産業技術総合センター・Lin ほかの資料をもとに AI(Claude)で作成
- 測定点:測りたい軸受の近くに、センサーをねじで止められる平らな座を設けた
- 向き:水平・垂直・軸方向のどれで測るかを決め、その向きで付けられるようにした
- 配線:ケーブルの通り道と、無線なら電波の通り道を確保した
- 回転数:回転数(インバーターの周波数など)を信号として取り出せるようにした
- 油:運転中に代表的な油を採れる採油口の位置を決めた
- 点検口:サーモグラフィや目視で見たい所が、カバーの外から見えるようにした
- データ:軸受の型番と諸元(転動体の数・直径・ピッチ円の直径)を保全の側に渡す
- 履歴:交換・修理の記録を残す欄と、識別の番号を決めた
出典:モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター、Condition Monitoring and Fault Diagnosis of Roller Element Bearing(Lin・Yu・Tan、Bearing Technology、2017年)|IntechOpen
企業紹介(予知保全の技術)
振動・温度・油の測定と診断、軸受メーカーの状態監視、モーターの電流と振動の遠隔監視、異常検知のソフトウェアまで、得意分野の違う会社を紹介します。掲載は各社の公開情報にもとづきます。各社のサイトの画像は使わず、公開されている情報をもとに図にしました。
相談する前に整理すること
機器の会社・診断サービス・分析の会社に相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です)。
- 対象の設備:種類・台数・止まったときの損失
- 困っていること:突発停止・保全費・人手・技能の継承
- 壊れ方:過去の故障の記録と、分解したときの損傷
- 運転の条件:回転数・負荷・連続か断続か・周りの温度
- 今の点検:周期・五感の点検・記録の残し方
- つなぎ方:電源・通信・置き場所・防爆の要否
- 処置の体制:警報をだれが見て、だれが判断するか
- 効果の物差し:導入前の停止時間・保全費・故障の件数
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| 回転機の振動を測って診断したい | 振動計・状態監視の機器、診断サービス | IMV・新川電機・日本精工 |
| 潤滑油の状態から摩耗を知りたい | 潤滑油の分析サービス | 東京オイルアナリスト |
| 電気設備・回転機の発熱を見たい | 赤外線サーモグラフィ | 日本アビオニクス |
| モーターの電流と振動をまとめて見たい・余寿命を知りたい | 回転機の遠隔監視・総合診断 | 明電舎 |
| 多数のセンサーのデータから異常を見つけたい | 異常検知のソフトウェア | ブレインズテクノロジー |
| センサー・無線・データの集め方を決めたい | IoT の機器・通信 | 技術ページ「IoT」 |
| 地元で試験・相談をしたい | 公設試(都道府県の工業技術センター) | 岐阜県・群馬県の例(同じ軸受の故障でも、兆候の出方が違う・機械学習の手法と選び方) |
各社の公式サイトの情報をもとに編集部が整理したものです。紹介は企業紹介(予知保全の技術)にあります。
| 会社 | 振動 | 温度 | 電流 | 油 | 異常検知 ソフト | 診断 サービス |
|---|---|---|---|---|---|---|
| IMV振動計測(大阪市) | ● | ● | ||||
| 新川電機回転機械の状態監視(広島市・東京都) | ● | ● | ||||
| 東京オイルアナリスト潤滑油の受託分析(東京都足立区) | ● | ● | ||||
| 日本アビオニクス赤外線サーモグラフィ(横浜市) | ● | |||||
| 日本精工軸受メーカーの状態監視(東京都品川区) | ● | ● | ● | |||
| 明電舎回転機の遠隔監視と診断(東京都品川区) | ● | ● | ● | ● | ● | |
| ブレインズテクノロジー異常検知ソフト(東京都港区) | ● |
●は、各社の公式サイトで扱いを確認できたものです(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
IMV株式会社|振動・温度を同時に測り、しきい値を自動で決める振動診断ユニット
IMVとは
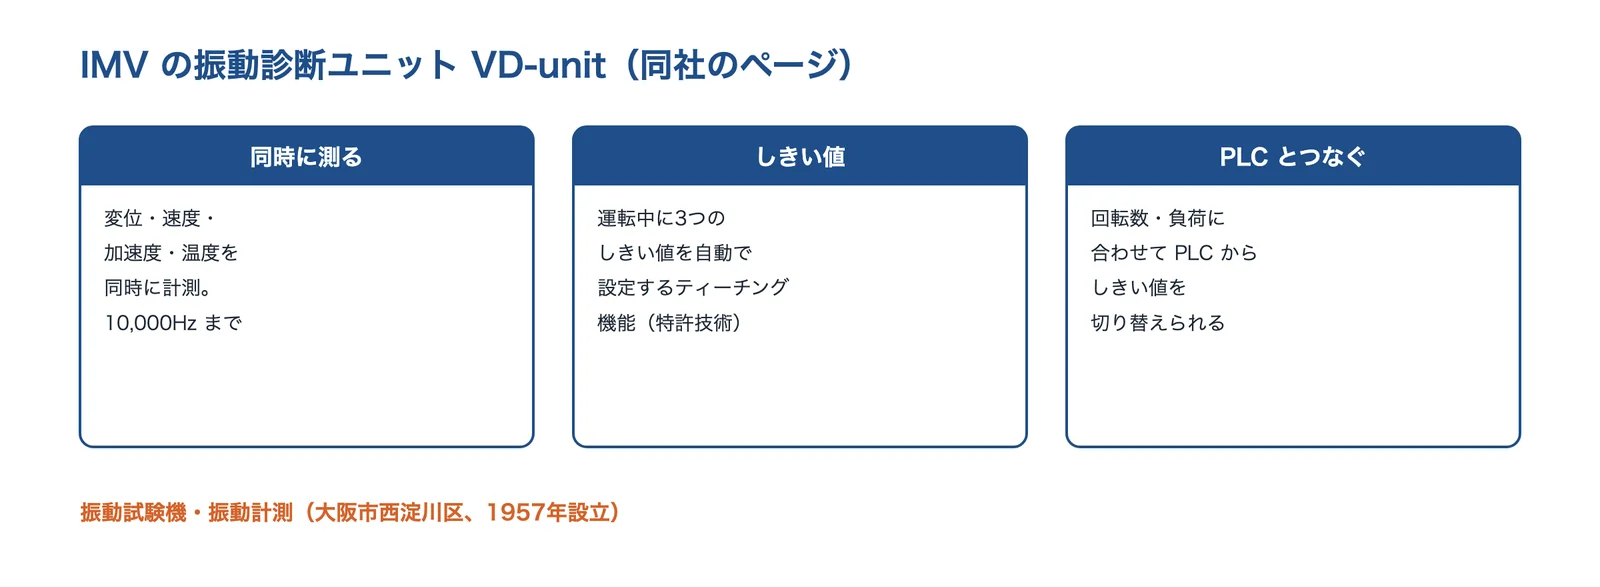
大阪市西淀川区竹島に本社を置く会社です(1957年4月設立)(同社の会社概要)。振動試験機や振動計測の機器を扱っています。
出典:IMV の公式サイトをもとに AI(Claude)で作成
IMVの得意技術
| 技術 | 内容 |
|---|---|
| 振動診断ユニット VD-unit | 10,000Hz まで測れるセンサーヘッドと、30通り以上の測定条件を設定できるアンプのセット。変位・速度・加速度・温度を同時に計測(同社サイト) |
| しきい値のティーチング | 運転中にボタンか PLC の信号で3つのしきい値を自動で設定する(同社は特許技術と説明。診断の効果を保証するものではないとも明記) |
| PLC との連携 | 省配線システムで PLC と双方向に通信し、回転数や負荷に合わせて PLC からしきい値を切り替えられる(同社サイト) |
IMVが解決できる課題
- 生産設備のモーター・ポンプの振動を、PLC の側でまとめて監視したい
- 回転数や負荷が変わる設備で、条件ごとにしきい値を変えたい
出典:会社概要|IMV、振動診断ユニット VD-unit|IMV
新川電機株式会社|回転機械の振動の監視機器と、遠隔の振動診断サービス
新川電機とは
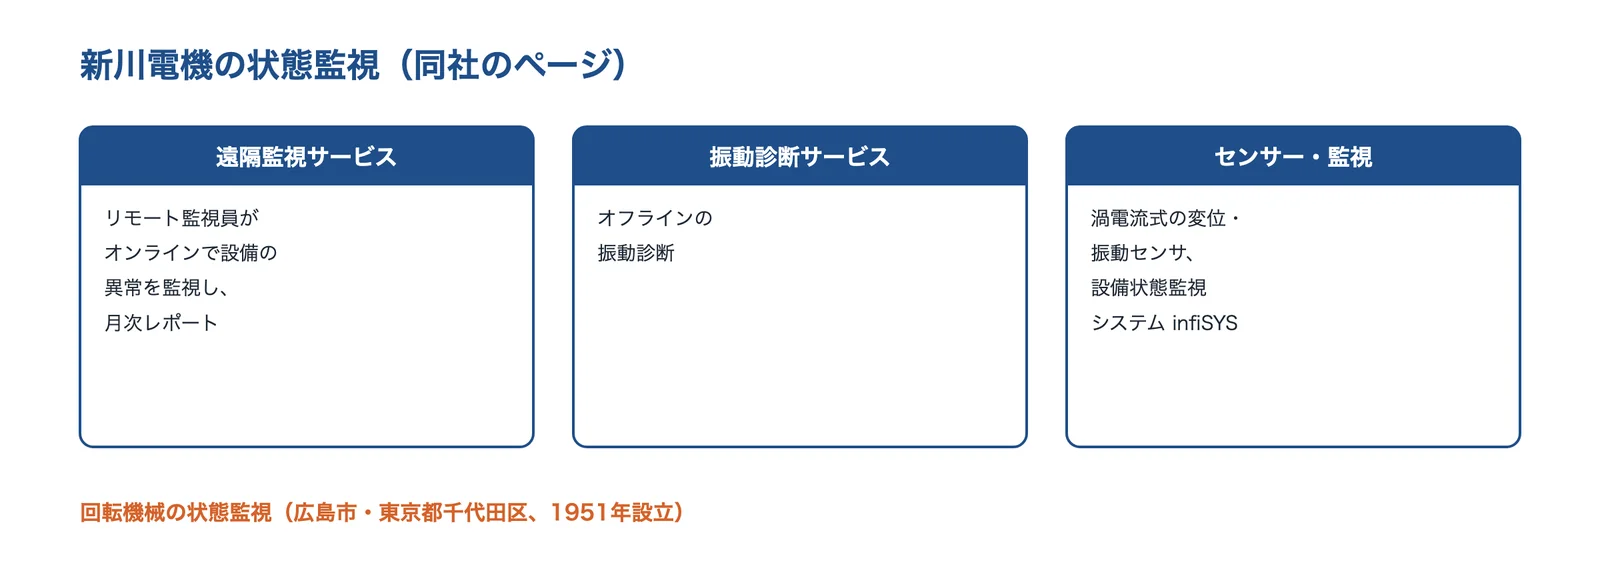
広島市中区と東京都千代田区に本社を置く会社です(1951年11月設立)(同社の会社概要)。グループの新川センサテクノロジは、回転機械の状態監視(振動)システムの開発・製造と、ISO 18436-2 に準拠した振動診断の技術者の訓練を行っています(新川センサテクノロジの会社概要)。
出典:新川電機の公式サイトをもとに AI(Claude)で作成
新川電機の得意技術
| 技術 | 内容 |
|---|---|
| infiSYS V-Assist 遠隔振動状態監視サービス | 同社のリモート監視員がオンラインで設備の異常を監視し、推定される原因と故障・処置の履歴を月次のレポートにまとめる(同社サイト) |
| 振動診断サービス・設備状態監視システム | オフラインの振動診断サービス、設備状態監視システム infiSYS 3.0(同社サイト) |
| センサー | 渦電流式の変位・振動センサ、無線センサなど(同社サイト) |
新川電機が解決できる課題
- 発電・石油・化学・上下水などのポンプ・圧縮機・ファンの異常を、専門の人に遠隔で見てもらいたい
- 社内に振動診断の技術者がいない
公開されている実績・用途
- 遠隔監視サービスの対象として、発電、石油・ガス・化学、上下水、各種製造プラントのポンプ・コンプレッサ・ファンなどを挙げている(同社サイト)
出典:会社概要|新川電機、会社概要|新川センサテクノロジ、infiSYS V-Assist 遠隔振動状態監視サービス|新川電機、予知保全・状態監視|新川電機
東京オイルアナリスト株式会社|潤滑油の受託分析と、継続分析の報告書
東京オイルアナリストとは
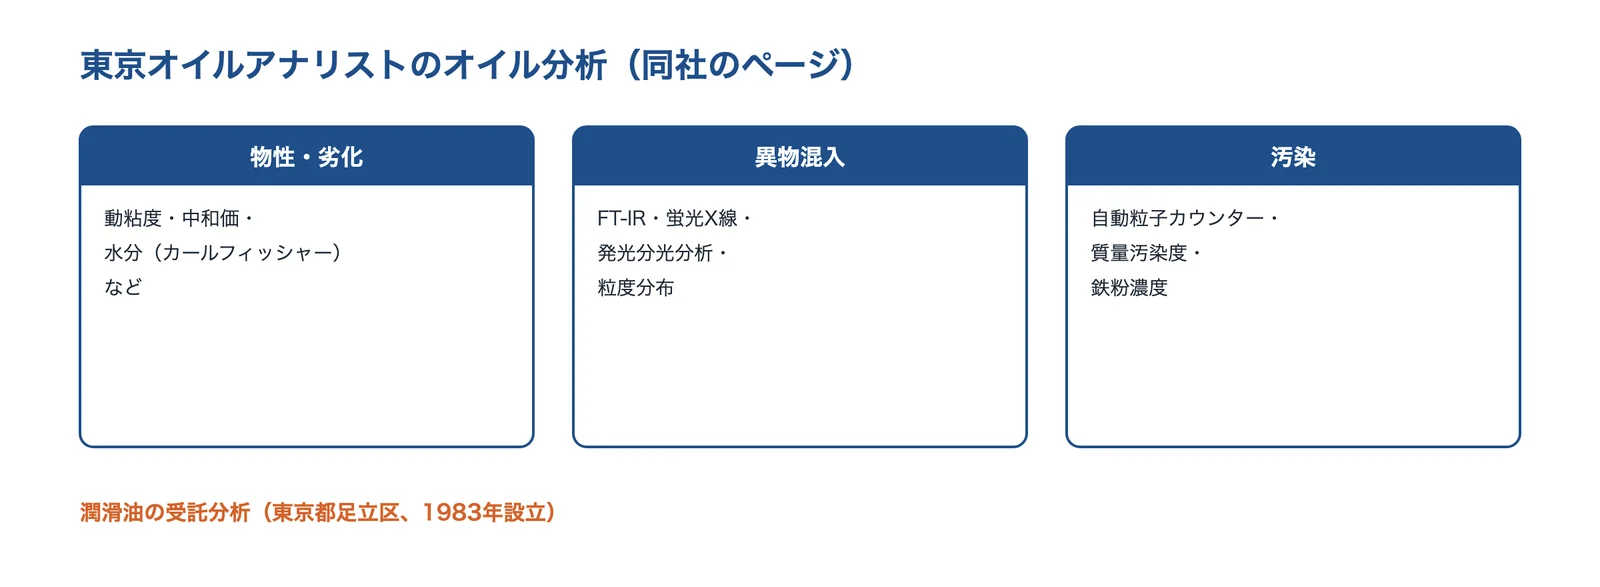
東京都足立区綾瀬に本社、栃木県栃木市に分析センターを置く会社です(1983年10月設立)(同社の会社概要)。
出典:東京オイルアナリストの公式サイトをもとに AI(Claude)で作成
東京オイルアナリストの得意技術
| 技術 | 内容 |
|---|---|
| 物性・劣化の分析 | 動粘度・中和価・色相・水分(カールフィッシャー法)・不溶解分など(同社の報告書のページ) |
| 異物混入の分析 | FT-IR・蛍光X線・発光分光分析・粒度分布(同) |
| 汚染の分析 | 自動粒子カウンター・質量汚染度・顕微鏡写真・鉄粉濃度(同) |
東京オイルアナリストが解決できる課題
- 振動ではまだ見えない摩耗や、油の劣化・混入を知りたい
- 同じ設備の油を続けて分析し、変化を追いたい
公開されている実績・用途
- 継続分析の報告書のサンプルを公開(同社サイト)
出典:会社概要|東京オイルアナリスト、報告書について|東京オイルアナリスト
日本アビオニクス株式会社|設備の異常な発熱を監視する赤外線サーモグラフィ
日本アビオニクスとは
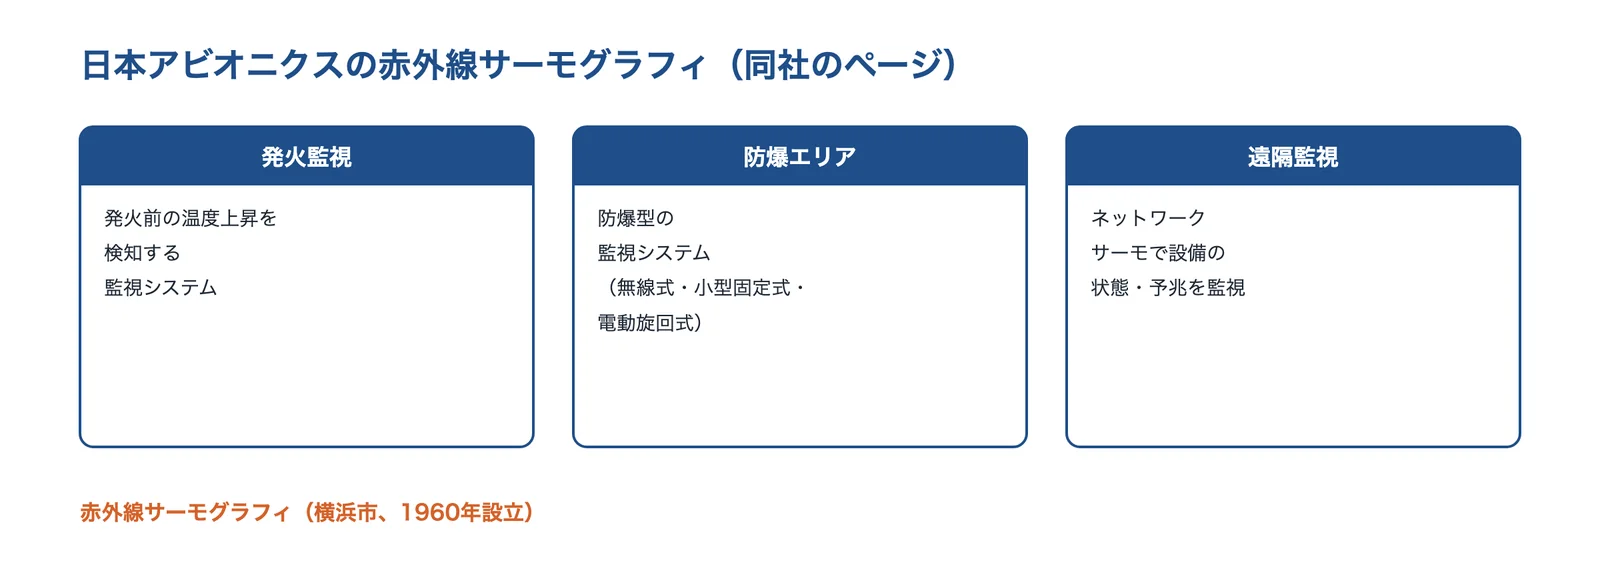
横浜市に本店・本社事務所を置く会社です(1960年4月設立)(同社の会社概要)。
出典:日本アビオニクスの公式サイトをもとに AI(Claude)で作成
日本アビオニクスの得意技術
| 技術 | 内容 |
|---|---|
| 発火監視システム | 発火前の温度上昇を検知する監視システム(同社サイト) |
| 防爆型の監視システム | 無線式・小型固定式・電動旋回式の3種類で、防爆エリアの設備の異常な発熱を見つける(同社サイト) |
| ネットワークサーモ | いつでもどこでも設備の状態・予兆を監視できるとする遠隔監視の機種(同社サイト) |
日本アビオニクスが解決できる課題
- 設備の異常な発熱や、発火前の温度上昇を遠隔から監視したい
- 防爆エリアの設備の温度を監視したい
出典:会社概要|日本アビオニクス、赤外線サーモグラフィ|日本アビオニクス
日本精工株式会社(NSK)|軸受メーカーの状態監視ソリューション
日本精工とは
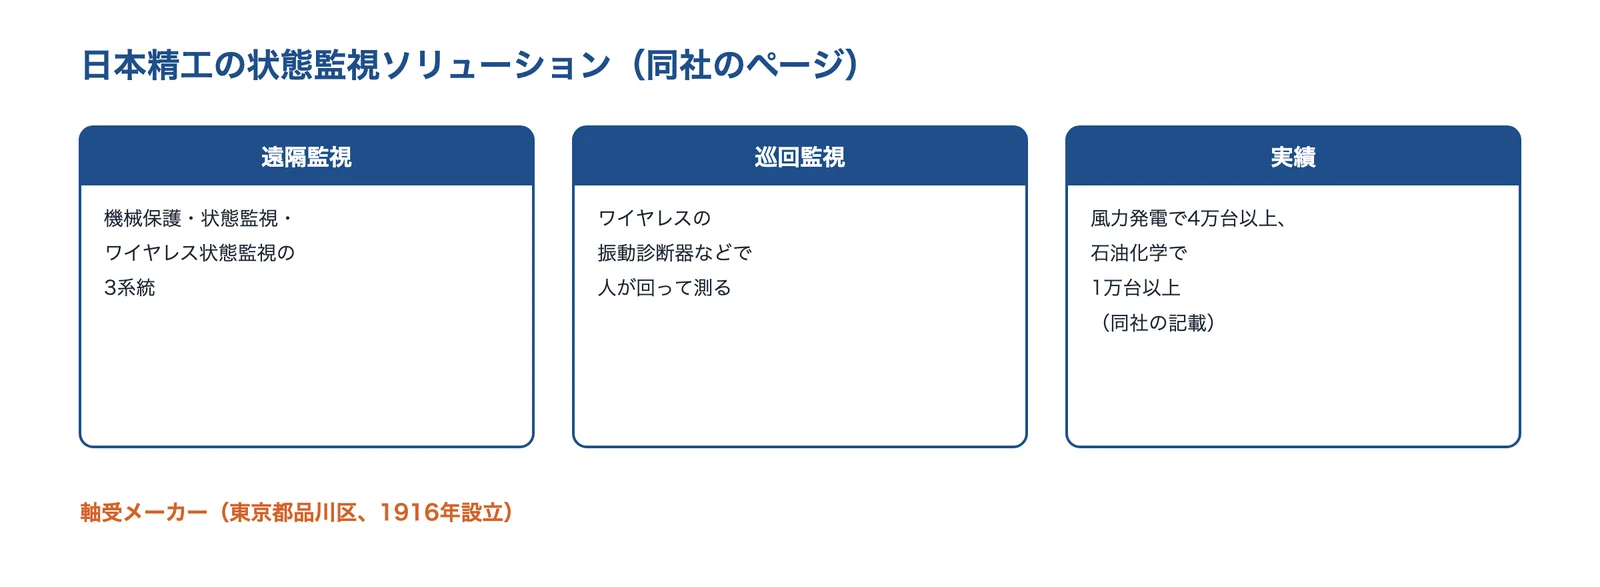
東京都品川区大崎に本社を置く軸受メーカーです(1916年11月設立)(同社の会社概要)。
出典:日本精工の公式サイトをもとに AI(Claude)で作成
日本精工の得意技術
| 技術 | 内容 |
|---|---|
| 遠隔監視 | 機械保護システム、状態監視システム、ワイヤレス状態監視システム(AI と専門家による診断レポートと改善提案)の3系統。グループの Brüel & Kjær Vibro の製品(同社サイト) |
| 巡回監視 | ワイヤレスの振動診断器などで、人が回って測る(同社サイト) |
| 診断の支援 | 高度診断 AI と設備診断のエキスパートが支援する状態監視ソリューション(2024年10月の発表) |
日本精工が解決できる課題
- プラント全体の回転機を、巡回と遠隔の両方で監視したい
- 軸受メーカーの知見で診断と改善の提案を受けたい
公開されている実績・用途
- 利用実績は風力発電で4万台以上、石油化学で1万台以上(同社サイトの記載)。対象はタービン・ギアボックス・モーター・ポンプ・コンプレッサなど
- 自社の藤沢工場の熱処理ラインの導入事例を公開(同社サイト)
出典:会社概要|日本精工、状態監視ソリューション|日本精工、状態監視ソリューションの提供開始(2024年10月)|日本精工
株式会社明電舎|電流と振動を同時に測る回転機の遠隔監視と、余寿命の診断
明電舎とは
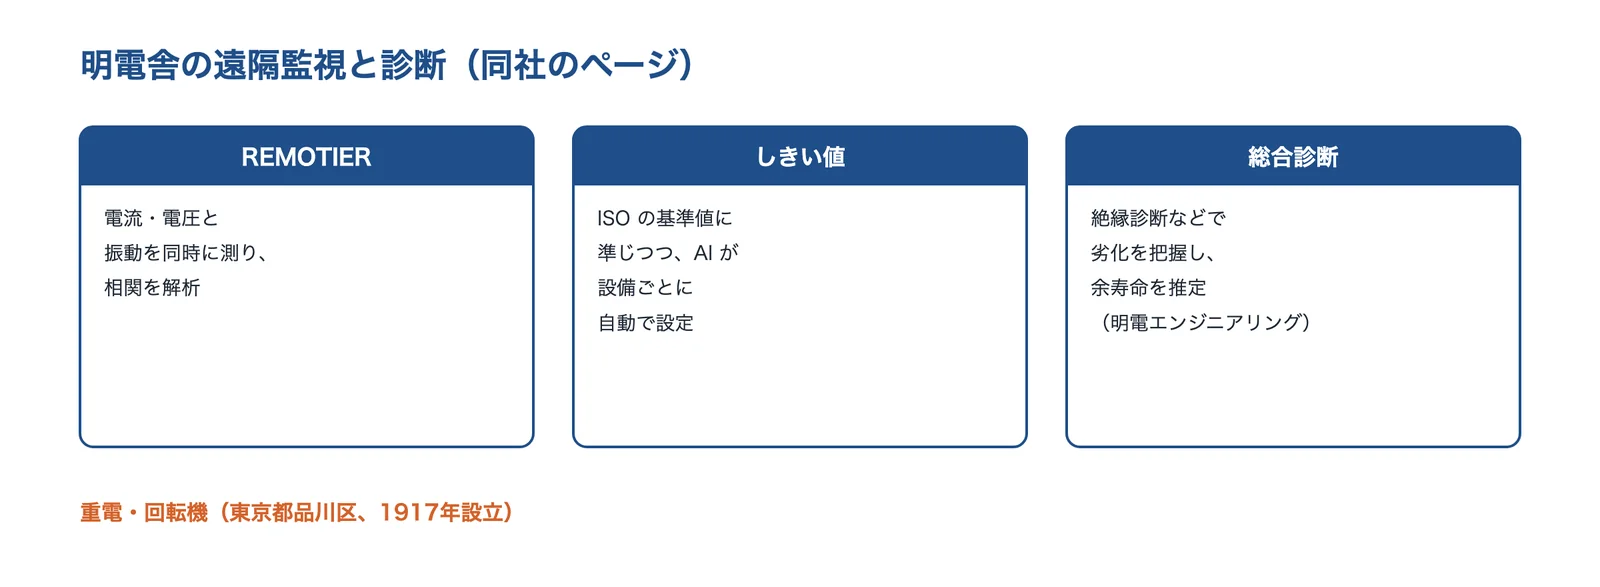
東京都品川区大崎に本社を置く会社です(1917年6月設立)(同社の会社概要)。
出典:明電舎の公式サイトをもとに AI(Claude)で作成
明電舎の得意技術
| 技術 | 内容 |
|---|---|
| REMOTIER(リモーティア) | AI を使った回転機(モーター・ポンプ・コンベアなど)の遠隔監視・予知保全のサービス。電流・電圧と振動を同時に測って相関を解析し、どちらか一方では検知できなかった異常を捉えるとする(同社サイト) |
| しきい値の自動設定 | ISO の基準値に準じつつ、AI が設備ごとの特性を学んでしきい値を自動で設定する。明電舎の製品以外の回転機も対象(同社サイト) |
| 総合診断 | 明電エンジニアリングが、回転機の絶縁診断で推定の残存絶縁耐力を出し、寿命特性曲線から余寿命を推定する。軸受の余寿命予測も行う(同社サイト) |
明電舎が解決できる課題
- センサーを増やさずに、モーターの電気の側から異常を見たい
- 古い発電機・モーターの余寿命を知って、更新の計画を立てたい
公開されている実績・用途
- REMOTIER は 1000件を超える納入実績(水処理・石油化学・電力など)と同社は記載
- 総合診断の例:納入後21年の 1,250kVA の発電機で、推定の残存絶縁耐力 44.9%、推定の余寿命 3年6か月(同社サイト)
出典:会社概要|明電舎、REMOTIER(リモーティア)|明電舎、総合診断|明電エンジニアリング
ブレインズテクノロジー株式会社|正常な状態を学んで外れを見つける異常検知ソフト Impulse
ブレインズテクノロジーとは
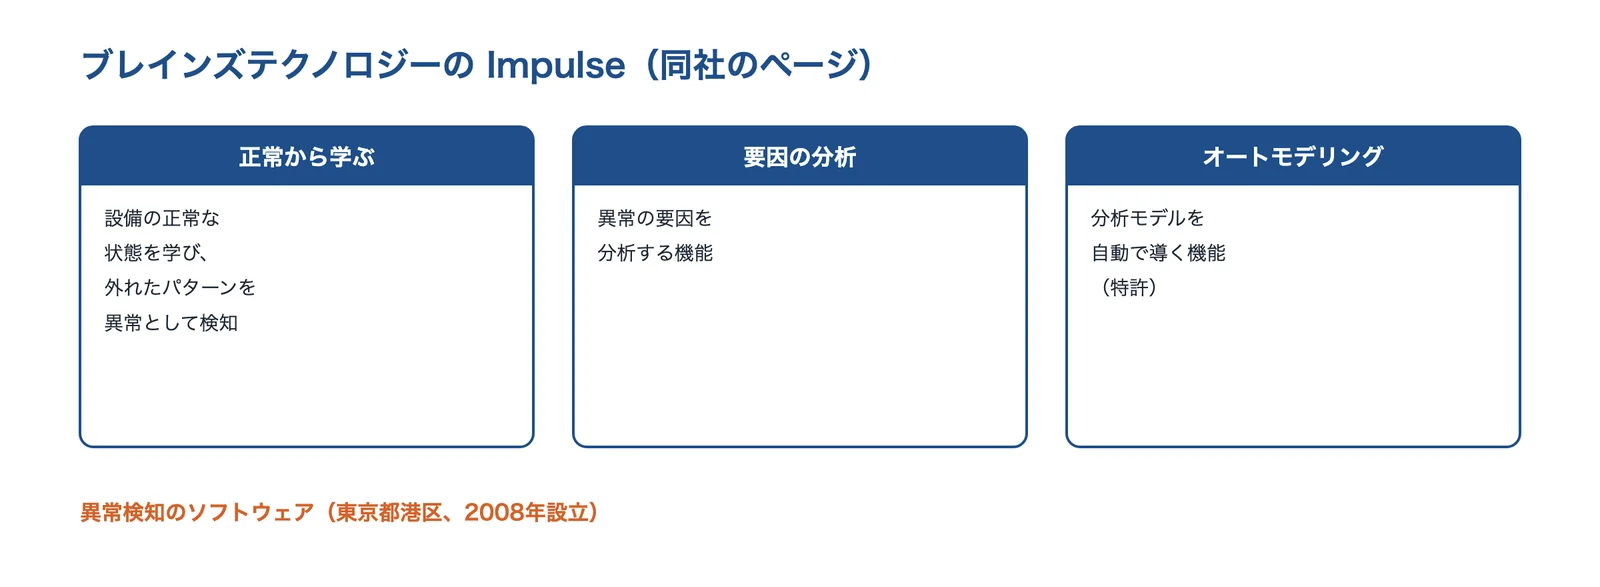
東京都港区高輪に本社を置く会社です(2008年8月設立)(同社の会社概要)。
出典:ブレインズテクノロジーの公式サイトをもとに AI(Claude)で作成
ブレインズテクノロジーの得意技術
| 技術 | 内容 |
|---|---|
| 異常検知 | 機械や設備のセンサーなどの稼働データを AI で分析し、設備の通常時の状態を学んで、外れたパターンを異常として検知する(同社サイト) |
| 要因の分析 | 異常の要因を分析する機能(同社サイト) |
| オートモデリング | 最適な分析モデルを導く機能(特許第6315528号)。オンプレミスにも対応(同社サイト) |
ブレインズテクノロジーが解決できる課題
- しきい値の管理では見つけにくい、多数のセンサーの組み合わせの異常を見つけたい
- データ分析の専門家が少なくても、異常検知のモデルを作りたい
公開されている実績・用途
- 事例として、大阪ガスの予知保全のプラットフォーム、ナブテスコの風力発電機の旋回部の状態監視、東洋製罐の缶の成形工程の予兆検知を公開(同社サイト)
出典:会社概要|ブレインズテクノロジー、Impulse 異常検知|ブレインズテクノロジー
よくある質問
基本と測り方
- 予知保全と予防保全の違いは何ですか?
- JIS Z 8115 では、予防保全の中に時間計画保全と状態基準保全があります。予知保全は、状態を測って劣化の進み方から処置の時期を決めるもので、状態基準保全の一種と考えられます(保全の種類と、予知保全の位置づけ)。
- 何から始めればよいですか?
- 止まると困る設備の、よく起きる壊れ方を挙げ、その兆候が早く・確かに出る量を選びます。センサーやAIを先に決めないのがこつです(導入の進め方)。
- 振動・温度・電流・油のどれを測ればよいですか?
- 回転機の機械的な異常は振動、電気接続や発熱は温度、モーターの回転子は電流、摩耗の進み方は油が向きます。壊れ方で選びます(測るものと、見つけやすい異常)。
- 振動の値はいくつなら危ないですか?
- 旧 ISO 10816-1 では、15kW 以下の小形機で 4.5mm/s を超えるとゾーン D(損傷を起こしうる)です。ただし目安で、同じ機械の正常なときからの増え方も見ます(振動の大きさの評価(ISO 10816・ISO 20816))。
判断と導入
- しきい値はどう決めますか?
- 規格の値、正常なときの何倍か、増え方の速さ、統計的なずれを組み合わせ、注意と警報の2段階にします(しきい値の決め方)。
- AI は必要ですか?
- 必須ではありません。1つの量のしきい値で足りることも多く、複数の量の組み合わせを見たいときに MT法や機械学習が役立ちます(多変量の異常検知:MT法と T²・Q 統計量)。
- 余寿命は正確にわかりますか?
- 幅を持った予測になります。故障の近くでは劣化が急に進むことが多く、故障まで記録したデータが少ないと精度が出にくくなります(余寿命(RUL)の予測)。
- 効果はどのくらいですか?
- 米国エネルギー省のガイドは、保全費 25〜30%削減、停止時間 35〜45%削減などの調査を引いていますが、調査の詳細は書かれていません。導入前の物差しを測っておきます(効果の目安)。
- どこに相談すればよいですか?
- 振動の機器・診断サービス、油の分析、サーモグラフィ、回転機の遠隔監視、異常検知のソフトなど、困りごとで相談先が変わります(困りごとごとの相談先)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの解決 | 課題ページ |
|---|---|---|
| 状態を検知したい | 測る量の選び方(測るものと、見つけやすい異常)・異常検知(多変量の異常検知:MT法と T²・Q 統計量) | 振動センサー(無線・後付け) |
| 機械の異音の原因を突き止めたい | 周波数で原因を探す・エンベロープ(周波数で原因を探す) | エンベロープ処理 |
| 軸受の寿命を延ばしたい | 軸受の欠陥周波数・状態監視(軸受の欠陥周波数) | 状態監視(振動診断) |
| ボールねじの寿命・剛性を見極めたい | 点検と傾向管理(しきい値の決め方) | 点検・修理・再生 |
| 加速試験で寿命を見積もりたい | 余寿命の予測とワイブル解析の違い(余寿命の予測とは) | ワイブル解析 |
| ポンプのキャビテーションを防ぎたい | ポンプの振動診断の事例(河川のポンプ:主軸の振れの周波数から原因を推定) | 解析・可視化で原因を特定 |
右の列は、関係する課題ページ(対策の節)へのリンクです。
関連する技術・基礎知識・課題
- IoT
- 画像認識AI
- グリース・固体潤滑
- ろ過・フィルター
- 非破壊検査
- 防振・制振材料
- 状態を検知したい
- 機械の異音の原因を突き止めたい
- 軸受の寿命を延ばしたい
- ボールねじの寿命・剛性を見極めたい
- 加速試験で寿命を見積もりたい
- ポンプのキャビテーションを防ぎたい
- AI・デジタル技術(技術カテゴリー)
出典・確認日
- JIS Z 8115:2019 ディペンダビリティ(総合信頼性)用語|kikakurui.com
- Operations & Maintenance Best Practices Guide, Release 3.0(2010年)|米国エネルギー省 FEMP
- Reliability Centered Maintenance Guide for Facilities and Collateral Equipment(2008年)|NASA
- 潤滑油のメンテナンス・トライボロジー(本田知己、トライボロジスト、2020年)|福井大学学術機関リポジトリ
- ISO 13374-1:2003 Condition monitoring and diagnostics of machines — Data processing, communication and presentation — Part 1|ISO
- ISO 13381-1:2015 Condition monitoring and diagnostics of machines — Prognostics — Part 1|ISO
- モータ状態計測による転がり軸受の異常検出手法の研究(田畑ほか、研究報告 第2号、2020年)|岐阜県産業技術総合センター
- 河川ポンプ設備の状態監視における主軸振動解析診断事例(溝江哲也)|国土交通省 関東地方整備局
- ISO 20816-1:2016 Mechanical vibration — Measurement and evaluation of machine vibration — Part 1|ISO
- ISO 20816-3:2022 Mechanical vibration — Part 3: Industrial machinery with a power rating above 15 kW|ISO
- Condition Monitoring and Fault Diagnosis of Roller Element Bearing(Lin・Yu・Tan、Bearing Technology、2017年)|IntechOpen
- Envelope Analysis for Diagnostics of Local Faults in Rolling Element Bearings(BO0501)|Brüel & Kjær
- ISO 18434-1:2008 Condition monitoring and diagnostics of machines — Thermography — Part 1|ISO
- Detecting Broken Rotor Bars With Zero-Setting Protection(Pezzani ほか、IEEE Trans. Industry Applications)|SEL
- ISO 4406:2021 Hydraulic fluid power — Fluids — Method for coding the level of contamination by solid particles|ISO
- ISO 29821:2018 Condition monitoring and diagnostics of machines — Ultrasound|ISO
- 振動診断ユニット VD-unit|IMV
- テクニカルシート No.21-26 データ解析入門4 T2統計量とQ統計量を用いた異常検知|大阪産業技術研究所
- MTシステムの諸問題と改良手法(永田靖、2013年)|統計数理研究所
- 製造プロセスにおける予知保全 時系列データの異常検知技術の構築(新井ほか、令和4年度研究報告)|群馬産業技術センター
- Present Status and Future Growth of Advanced Maintenance Technology and Strategy in US Manufacturing(Jin ほか、IJPHM、2016年)|PMC
- Machinery health prognostics: A systematic review from data acquisition to RUL prediction(Lei ほか、Mechanical Systems and Signal Processing 104、2018年)
- PCoE Data Set Repository(Turbofan Engine Degradation Simulation・Bearings)|NASA
- Damage propagation modeling for aircraft engine run-to-failure simulation(Saxena ほか、PHM 2008)|NASA NTRS
- Review and Analysis of Algorithmic Approaches Developed for Prognostics on CMAPSS Dataset(Ramasso・Saxena、2014年)|NASA NTRS
- ISO 17359:2018 Condition monitoring and diagnostics of machines — General guidelines|ISO
- IoT 活用推進モデル事業(福岡市水道局 ポンプ設備の振動監視)|国土交通省
- 状態監視ソリューション|日本精工
- 2024年度メンテナンス実態調査 報告書(2025年9月)|日本プラントメンテナンス協会
- ISO 18436-2:2014 Condition monitoring and diagnostics of machines — Requirements for qualification and assessment of personnel — Part 2: Vibration|ISO
- 会社概要|新川センサテクノロジ
- 鉄道重大インシデント調査報告書の説明資料(RI2019-1、2019年3月)|運輸安全委員会
- 鉄道重大インシデント調査の経過報告(西日本旅客鉄道 山陽新幹線、2018年6月28日)|運輸安全委員会
- 技術レポート(2025年5月号)|東海旅客鉄道
- Norfolk Southern Railway Train Derailment and Subsequent Hazardous Material Release, East Palestine, Ohio(解説資料、2024年)|NTSB
- 会社概要|IMV
- 会社概要|新川電機
- infiSYS V-Assist 遠隔振動状態監視サービス|新川電機
- 予知保全・状態監視|新川電機
- 会社概要|東京オイルアナリスト
- 報告書について|東京オイルアナリスト
- 会社概要|日本アビオニクス
- 赤外線サーモグラフィ|日本アビオニクス
- 会社概要|日本精工
- 状態監視ソリューションの提供開始(2024年10月)|日本精工
- 会社概要|明電舎
- REMOTIER(リモーティア)|明電舎
- 総合診断|明電エンジニアリング
- 会社概要|ブレインズテクノロジー
- Impulse 異常検知|ブレインズテクノロジー
※製品名・会社名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社の文章・図は転載していません。しきい値・余寿命などのグラフの形は説明用の模式図です。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日 本ページの内容は一般的な情報です。設備の診断と処置の判断は、機械のメーカー・診断の専門家の助言で確かめてください。各社の製品・サービスは、その会社の公開情報にもとづきます。








