
サイクロイド減速機は、外ピンより山が1枚少ない曲線板(サイクロイド系の歯形の円盤)を偏心させて転がし、1段で大きく減速する減速機です。曲線板と外ピンが転がって接するので、住友重機械工業は「優れた耐衝撃性」を特長に挙げています。精密用の機種には、バックラッシを 1 分(1/60 度)以内とするもの(ナブテスコ RV-N)もあります。産業用ロボットの関節に使われる RV 減速機も、2段目にこのしくみを使っています。
この記事では、しくみと減速比の決まり方、サイクロ減速機・RV 減速機・ボール減速機などの種類、波動歯車や遊星歯車との違い、カタログのロストモーションとねじり剛性の読み方、選び方、研究で分かっていること、減速機メーカーまでをまとめました。歯車そのものの種類と計算は「歯車の種類とモジュール」、減速機の課題の入口は「減速機・歯車」を見てください。
知りたいことから読む
- サイクロイド減速機がなぜ減速できるのか知りたい → しくみ
- 減速比の計算のしかたを知りたい → 減速比の決まり方
- RV 減速機とサイクロ減速機の違いを知りたい → RV 減速機
- 波動歯車・遊星歯車とどちらにするか迷っている → 方式の比べ方
- カタログのロストモーション・ねじり剛性の意味を知りたい → カタログの読み方
- どのトルクで機種を選べばよいか知りたい → 負荷のかかり方
- ロボットの腕がふらつく・振動する → 角度伝達誤差
- サイクロイド減速機のメーカーを探している → 企業紹介
サイクロイド減速機とは(しくみ)
住友重機械工業は、自社のサイクロ減速機®の学術的・一般的な名前を「トロコイド系歯形を用いた内接式遊星歯車減速装置」と書いています。歯車の代わりに、波形の輪郭をもつ「曲線板」と、ケースの内側に並んだピン(外ピン)がかみ合うのが特徴です。曲線板の輪郭はエピトロコイド平行曲線で、内歯車の側は円弧の歯形です。
しくみ
Sumitomo Drive Technologies の説明では、基本の部品は高速軸と偏心体軸受、曲線板、枠と外ピン、内ピンとローラ、低速軸の5つです。偏心体(偏心軸)が回ると、曲線板は固定された外ピンの内側で振れ回りながら、自分は逆向きにゆっくり回ります。この自転だけを、曲線板の穴に通した内ピンが取り出し、低速軸(出力軸)へ伝えます。
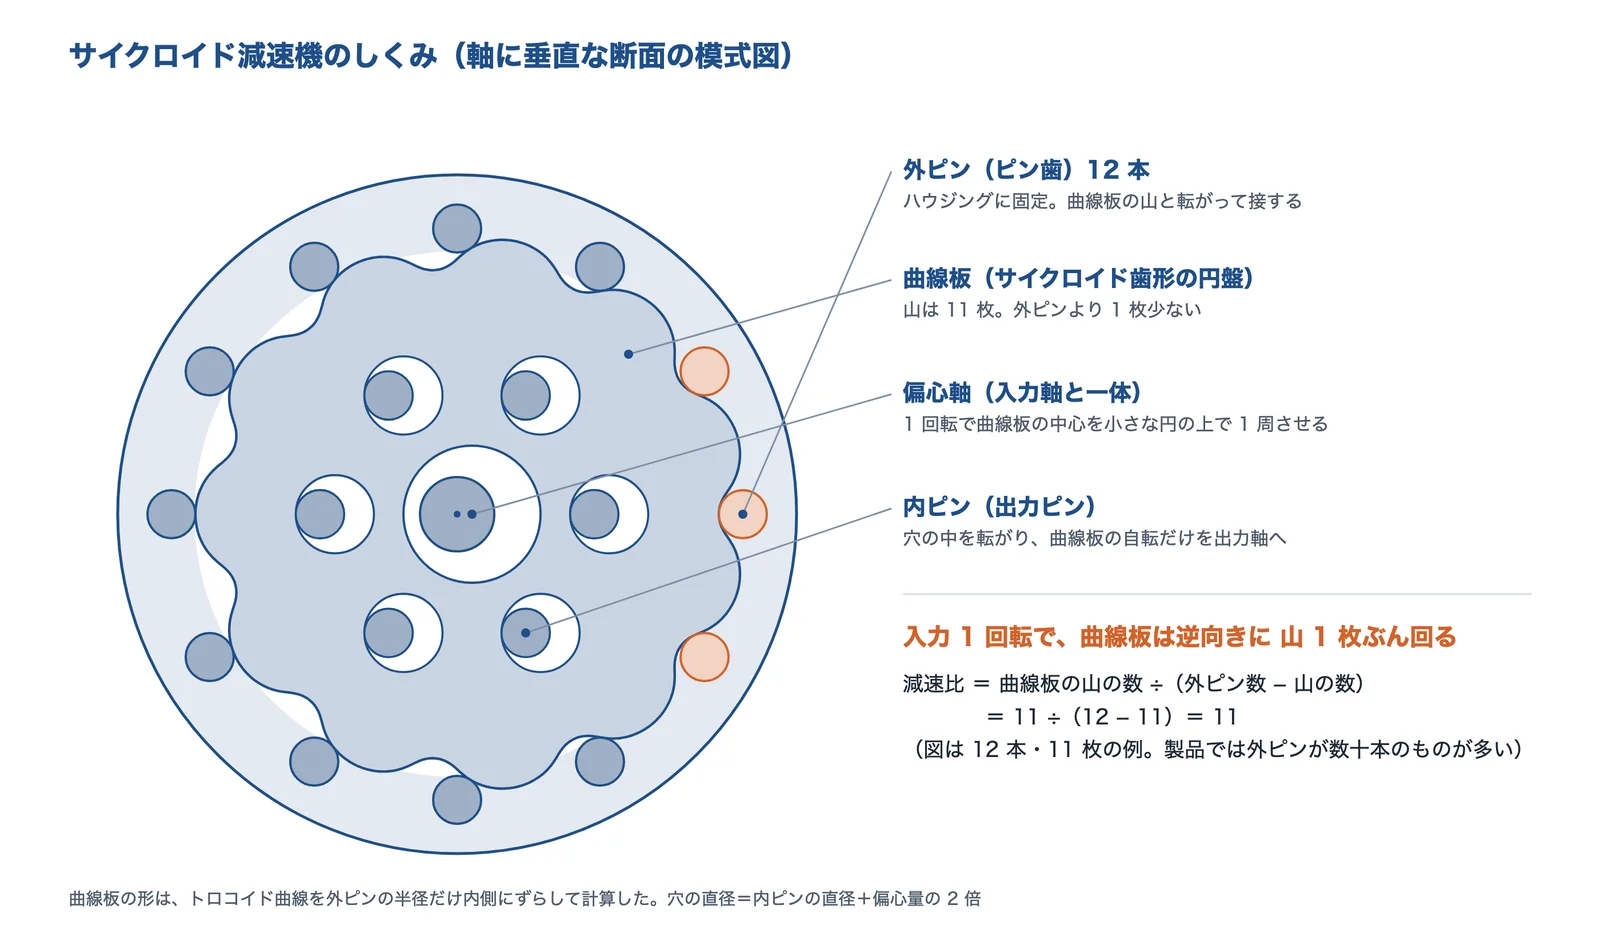
出典:住友重機械工業・Sumitomo Drive Technologies のサイクロ減速機の機構の説明(曲線板の形は編集部が計算)をもとに AI(Claude)で作成
出典:Sumitomo Drive Technologies「サイクロ減速機の機構」、住友重機械工業「サイクロ減速機」
減速比の決まり方
曲線板には外ピンの数より1つ少ない山(突起部)があり、高速軸が1回転するごとに、曲線板は山1つぶんだけ逆向きに回ります。このため、減速比は曲線板の山の数と等しくなります(Sumitomo Drive Technologies の説明)。
- 減速比=曲線板の山の数(外ピンの数 − 1)
- 例:外ピン 12 本・山 11 枚なら、入力 11 回転で出力 1 回転(減速比 11、回る向きは逆)
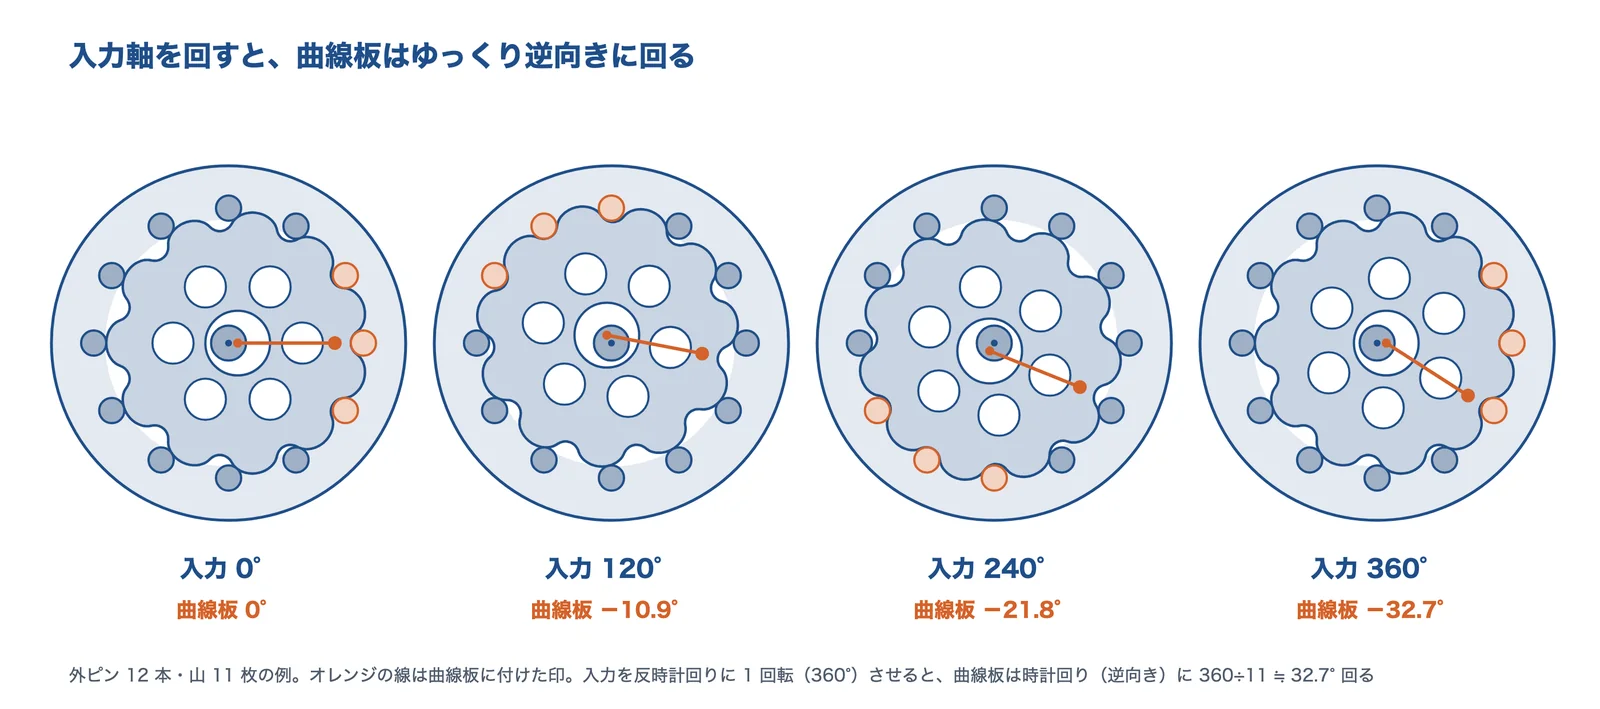
出典:Sumitomo Drive Technologies「サイクロ減速機の機構」の説明(曲線板の形は編集部が計算)をもとに AI(Claude)で作成
ナブテスコの RV 減速機の説明でも、ケース内側のピンは RV ギヤ(曲線板)の歯数より1本多く、クランク軸が1回転すると RV ギヤは1歯分だけ逆向きに回る、と書かれています。
出典:Sumitomo Drive Technologies「サイクロ減速機の機構」、ナブテスコ「RV紹介」(動作原理)
曲線板が2枚ある理由
曲線板は偏心して回るので、1枚だけだと振れ回りの力が出ます。Sumitomo Drive Technologies は、通常は2枚の曲線板と2つの偏心軸受を使い、トルクを増やしながら静かで振動の少ない動きにしていると説明しています。ナブテスコも、RV ギヤが2枚あるのは力のバランスをとるためと書いています。
出典:Sumitomo Drive Technologies「サイクロ減速機の機構」、ナブテスコ「RV紹介」(動作原理)
歴史:1937年の技術提携から
住友重機械工業によると、サイクロ減速機はドイツ・ミュンヘンの技師ローレンツ・ブラーレンの発明で、同社は1937年にドイツ・サイクロ社と技術提携し、日本初のサイクロ減速機を作りました。1965年の「1枚差歯形」と2001年の「2枚差歯形」を同じ出力回転数で比べると、重さが5分の1、枠の外径が半分になったと紹介しています。
サイクロイド減速機の種類
| 種類 | しくみ | 出典に書かれた値の例 | 主な使い道 |
|---|---|---|---|
| サイクロ減速機(汎用) | 曲線板と外ピンの1段(一部の低減速比はヘリカル・遊星ギヤ) | 1段減速で減速比 6〜119、容量 0.1〜132 kW(住友重機械工業) | コンベヤなどの一般の機械の駆動 |
| サーボモータ用サイクロ減速機 | サーボモーターにフランジで付ける形 | スタンダード:減速比 6〜87・許容ピークトルク 29.7〜1,370 N·m。ローバックラッシ:減速比 6〜29・バックラッシ 6 分(住友重機械工業) | 位置決めをする機械 |
| RV 減速機 | 平歯車の1段目+曲線板の2段目。主軸受を内蔵した形もある | RV-N はバックラッシ 1 分以内・ロストモーション 1 分以内(ナブテスコ) | 産業用ロボットの関節、工作機械など |
| ボール減速機 | サイクロイドの溝をもつ2枚の円板の間に鋼球を入れる | BR シリーズ:減速比 10〜50、許容定格トルク 3.9〜98.1 N·m(加茂精工) | 小型インデックステーブルなどの位置決め |
| 超小型のサイクロイド減速機 | サイクロイド歯形を小さく作る | 外径 φ15 mm から、バックラッシ 6 分程度(越後鐵工所) | ロボットの関節、小型アクチュエーター、パワーアシスト |
値は各社の製品ページに書かれたもので、測り方や条件は会社ごとに違います。表の値どうしを単純に比べず、候補の機種のカタログで確かめてください。
出典:住友重機械工業「サイクロ減速機」、住友重機械工業「サーボモータ用サイクロ減速機」、ナブテスコ「RV-N」製品ページ、加茂精工「Ball Reducer BR Series」、加茂精工「Feature of Ball Reducer」、越後鐵工所「サイクロイド減速機」
RV 減速機(2段の精密減速機)
ナブテスコの RV 減速機は、入力の歯車がまわりの平歯車(スパーギヤ)を回す1段目と、平歯車と一体のクランク軸の偏心部で2枚の RV ギヤを動かす2段目を組み合わせた「プラノセントリック方式」です。総減速比は、1段目と2段目の減速比の積になります。ナブテスコは、同時にかみ合う歯数が多いため、小型・軽量でも剛性が高く、過負荷に強いと説明しています。
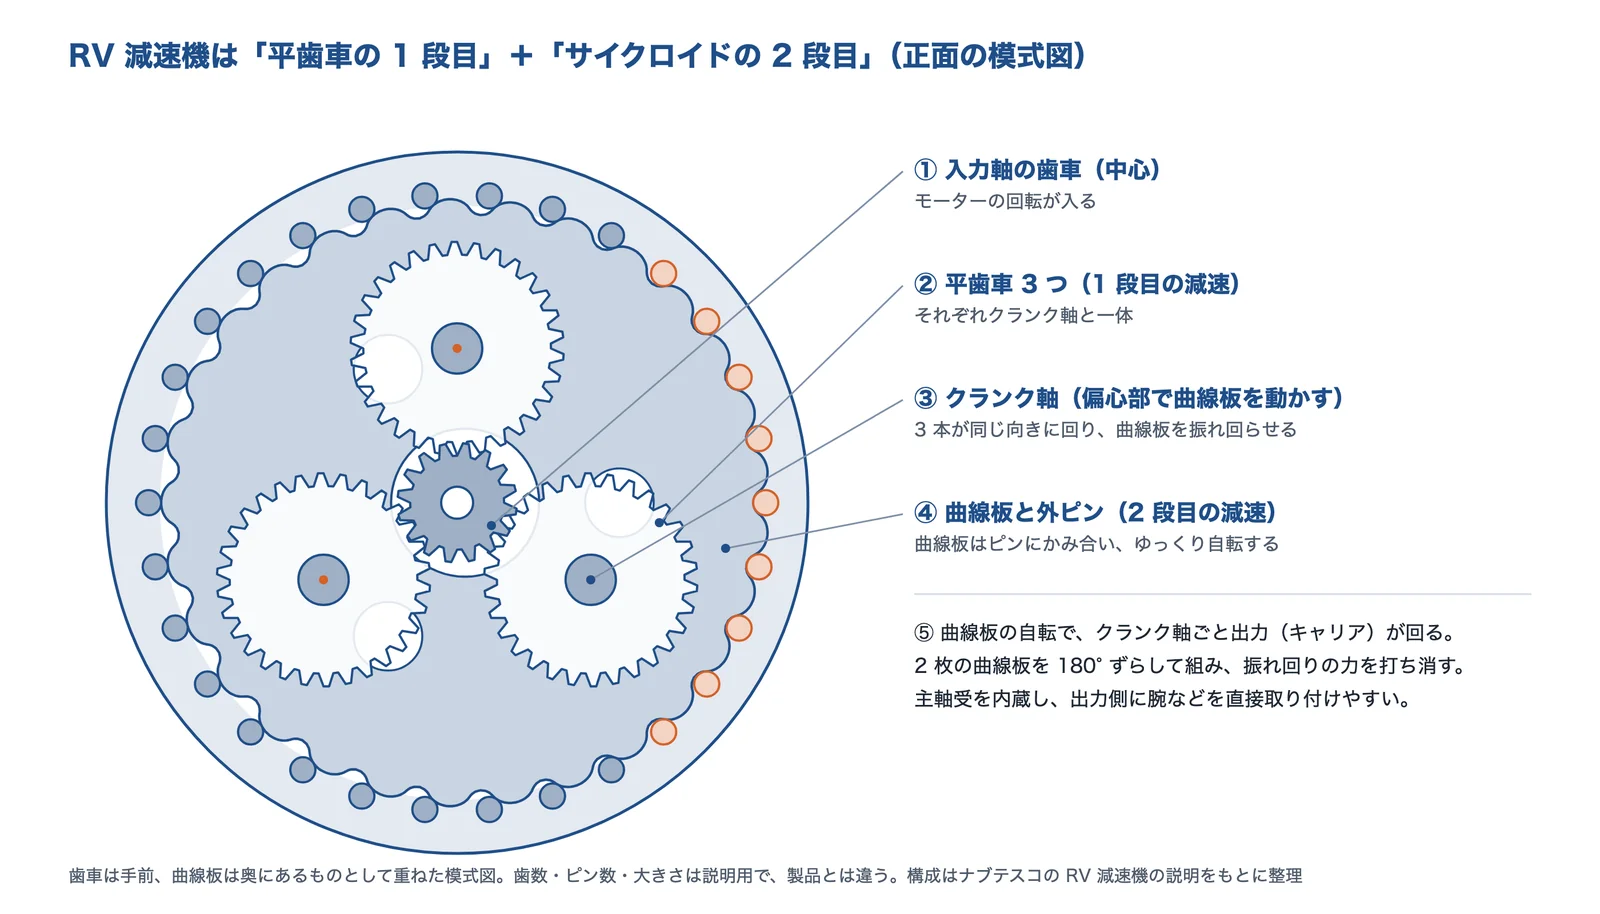
出典:ナブテスコ「RV紹介」の動作原理の説明をもとに AI(Claude)で作成
同社によると、RV の原点は1980年の建設機械(パワーショベル)の油圧走行モーター用の減速機の開発で、1985年にプラノセントリック方式で高精度化して精密減速機 RV が生まれました。1988年に主軸受を組み込んだ RV-A、1992年に中空の RV-C、2007年に A・E シリーズより 40%軽い RV-N を出し、累計出荷は 1,200 万台(2023年4月時点)としています。
出典:ナブテスコ「RV紹介」(動作原理)、ナブテスコ「精密減速機RVの歴史」
ボール減速機
加茂精工のボール減速機は、サイクロイド曲線を応用した減速機構で、固定した円板と振れ回る円板の間に鋼球を入れ、鋼球を転がして力を伝えます。同社は、かみ合い部に予圧をかけてバックラッシをゼロにし、ほとんどすべての鋼球が伝達にかかわるので効率が高いと説明しています。潤滑のグリースは封入済みで、メンテナンスフリーとしています。
出典:加茂精工「Feature of Ball Reducer」、加茂精工「Ball Reducer BR Series」
超小型サイクロイド減速機
ヒューマノイドなどの次世代ロボット向けに、小さなサイクロイド減速機の開発が進んでいます。住友重機械工業は、サイクロ減速機の機構を使い「強靭さと高バックドライバビリティを兼ね備えた」超小型サイクロ減速機 SCY シリーズ(開発品)を案内し、大阪・関西万博のアバターロボットに採用されたとしています。越後鐵工所は、外径 φ15 mm からのサイクロイド減速機を「国内最小クラス」として出しています。
出典:住友重機械工業「超小型サイクロ減速機 SCY シリーズ(開発品)」のお知らせ(2026年2月24日)、越後鐵工所「サイクロイド減速機」
ロボットの関節を小さくする話は、課題「ロボットの関節を小さく軽くしたい」にまとめています。
波動歯車・遊星歯車との違い
方式の比べ方
| 方式 | かみ合いのしかた | 1段の減速比(出典の例) | 出典に書かれた特徴 |
|---|---|---|---|
| サイクロイド(サイクロ) | 曲線板と外ピンが転がって接する。歯数差 1 | 6〜119(住友重機械工業のサイクロ減速機) | 歯の折損がない転がり接触で耐衝撃性に優れる。多くの歯で衝撃荷重を受ける |
| RV(2段) | 平歯車+曲線板とピン。歯数差 1 | 1段目と2段目の積 | 同時かみ合い歯数が多く、小型・軽量で剛性が高く、過負荷に強い |
| 波動歯車(ハーモニックドライブ®) | 薄い外歯車をたわませて内歯車にかみ合わせる。歯数差 2 | 1/30〜1/320(一段同軸) | 同時かみあい歯数が総歯数の約 30%。バックラッシが非常に小さい |
| 遊星歯車・ウォームなど | インボリュート歯車など | — | 歯車の種類とモジュールを参照 |
表は各社の説明を、編集部が並べたものです。方式の名前が同じでも、機種ごとに性能は大きく違います。
出典:住友重機械工業「サイクロ減速機」、住友重機械工業「進化しつづけるサイクロ減速機」、ナブテスコ「RV紹介」(動作原理)、ハーモニック・ドライブ・システムズ「ハーモニックドライブ®を知る」
選び分けの考え方(編集部の整理):衝撃や過負荷を受ける関節・駆動はサイクロイド系や RV、薄く軽くしたい・1段で大きな減速比がほしいときは波動歯車、と候補を出し、カタログの剛性・ロストモーション・大きさ・重さで比べます。歯数差が1か2かの違いは、どちらも「1回転で歯数差ぶんだけ遅れて回る」ことで大きく減速する点では同じです。
カタログの読み方:ロストモーションとねじり剛性
精密減速機のカタログには、バックラッシ・ロストモーション・ねじり剛性が並びます。片側を固定してもう一方にトルクをかけると、ねじれ角はトルクに比例せず、トルクが小さいところで急にねじれる部分(ロストモーション)と、そのあとの傾きが一定の部分(ねじり剛性)があります。
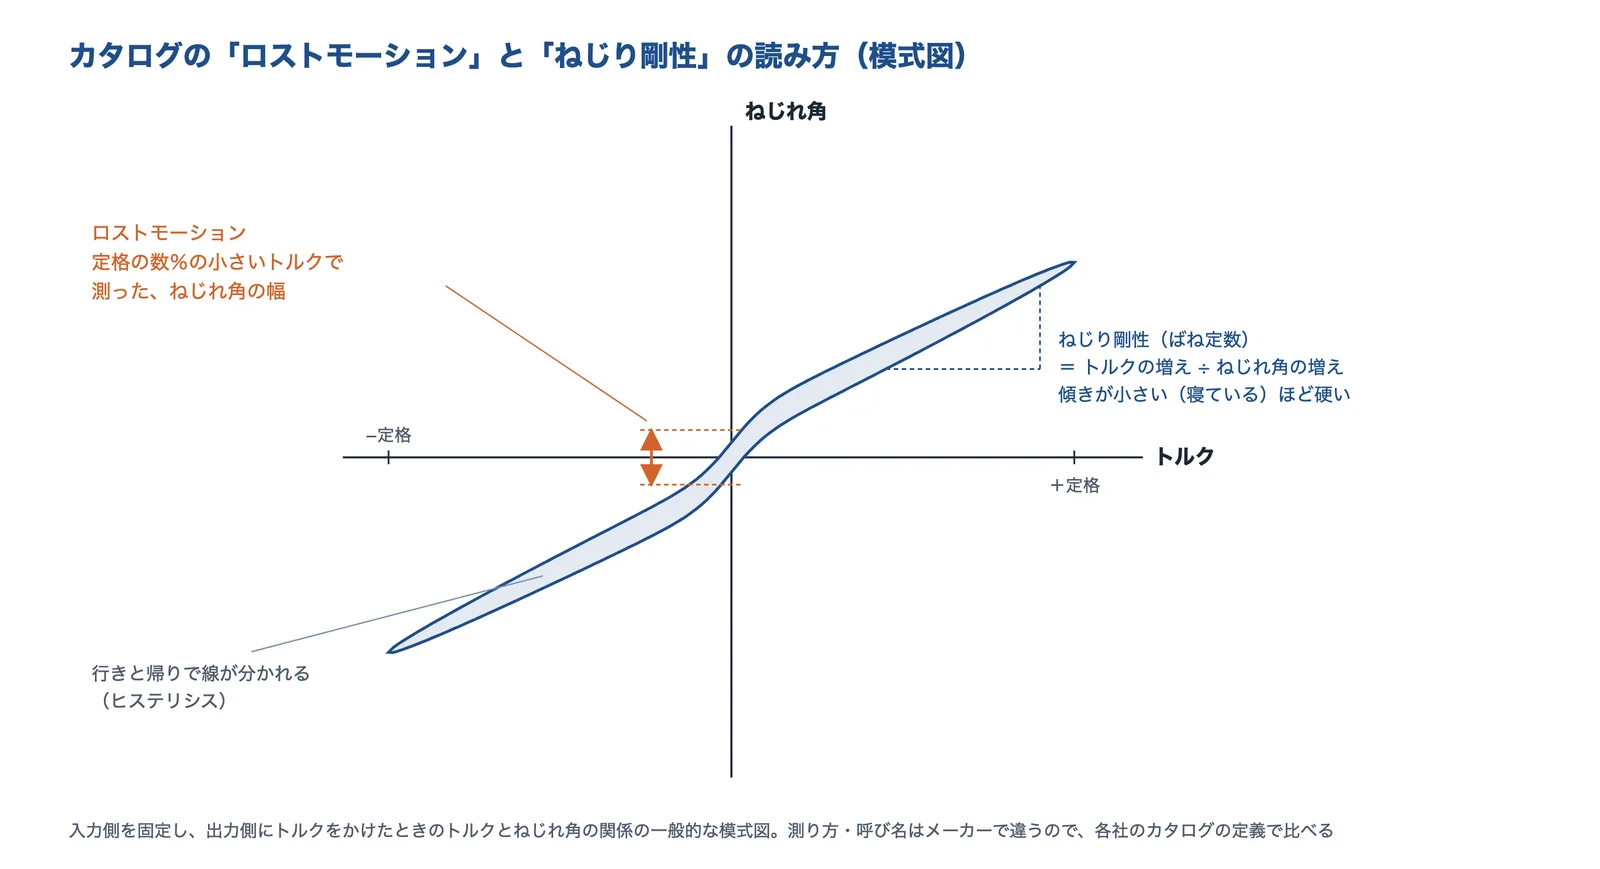
出典:編集部の整理(一般的な減速機のねじり特性の模式図)をもとに AI(Claude)で作成
- バックラッシ:歯と歯のすき間による、空回りの角度
- ロストモーション:小さいトルク(定格の数%)をかけたときのねじれ角の幅。位置決めの「がた」の目安
- ねじり剛性:トルクの増え ÷ ねじれ角の増え(N·m/arc min など)。大きいほど、負荷で角度がずれにくい
ナブテスコは RV-N の特徴としてバックラッシ 1 分以内、ロストモーション 1 分以内を挙げ、仕様表にはねじり剛性・モーメント剛性・起動効率の欄があります(1 分=1/60 度)。測るトルクや呼び名は会社で違うので、比べるときは各社のカタログの定義をそろえます(編集部の整理)。
サイクロイド減速機の用途
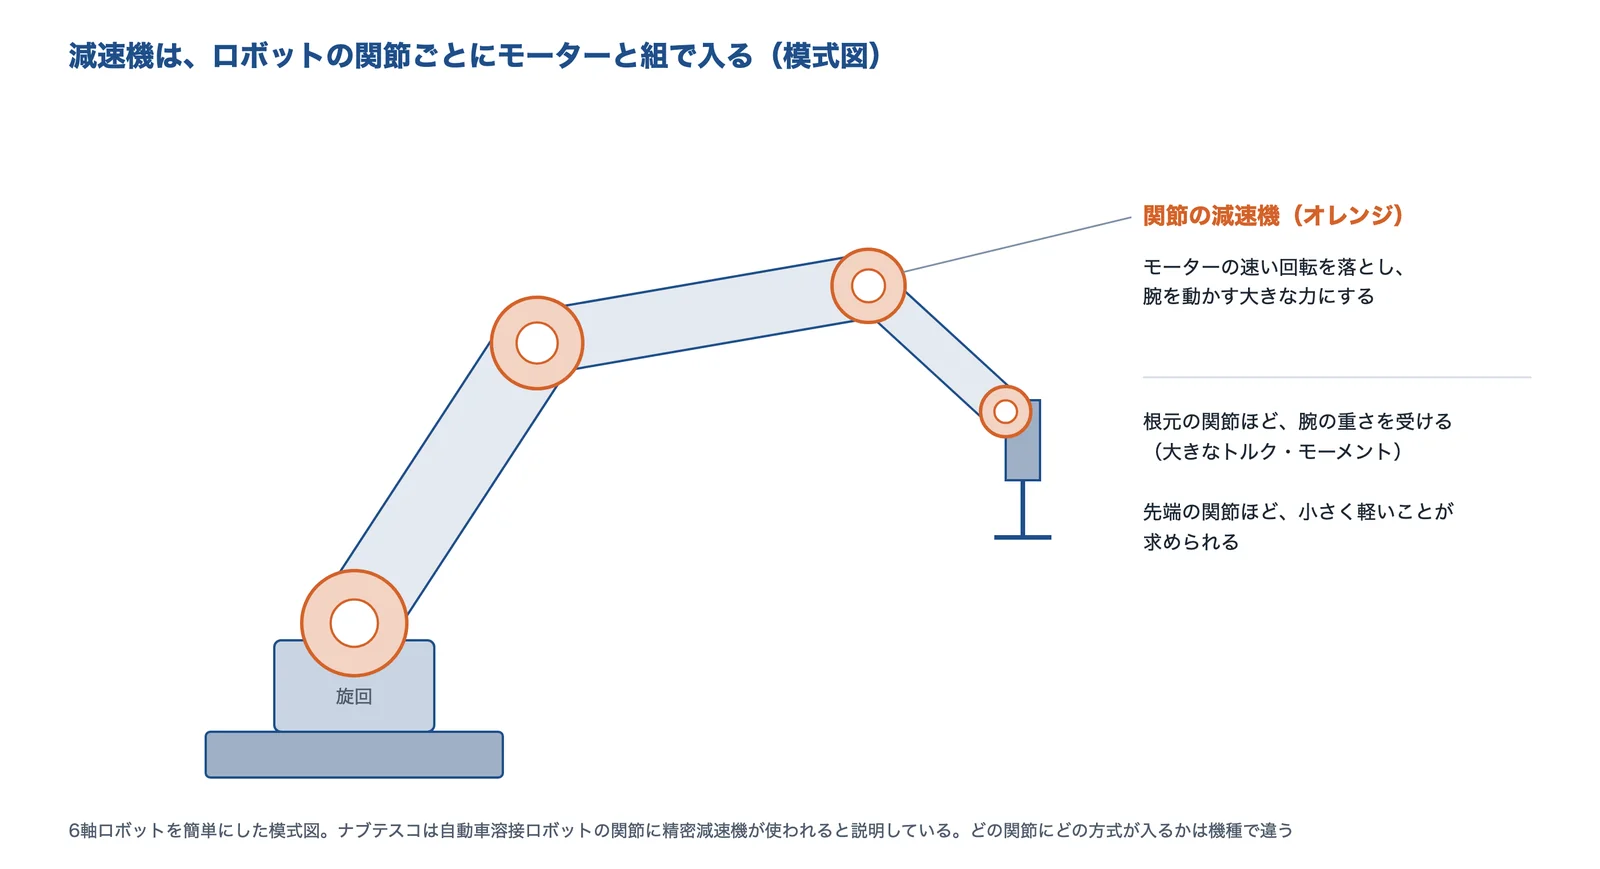
出典:ナブテスコ「精密減速機RVの活躍する場所」と編集部の整理をもとに AI(Claude)で作成
| 使われる場所 | 出典の説明 |
|---|---|
| 産業用ロボットの関節 | ナブテスコは自動車溶接ロボットの関節に精密減速機が使われると説明。住友重機械工業も、小型化で産業用ロボットの関節などにサイクロ減速機が使われるようになったと紹介 |
| 工作機械 | ナブテスコはマシニングセンタの駆動部の例を挙げ、ATC マガジン・ATC アーム向けのギヤヘッド(RA シリーズ)、インデックステーブル向け(RS シリーズ)を出している |
| FPD・半導体の製造装置 | ナブテスコは RV の用途が工作機械、FPD 製造装置、半導体製造装置などへ広がったと説明。加茂精工はボール減速機の事例に小型インデックステーブルを挙げる |
| 無人搬送車(AGV) | ナブテスコはメカナムホイールの AGV の例を挙げている |
| 一般の機械・風力発電 | 住友重機械工業はサイクロ減速機が風力発電でも注目されていると紹介 |
| ヒューマノイド・アシスト機器 | 住友重機械工業の SCY シリーズ(開発品)、越後鐵工所のパワーアシスト装置・小型アクチュエーター向け |
出典:ナブテスコ「精密減速機RVの活躍する場所」、ナブテスコ「精密減速機RVの歴史」、住友重機械工業「進化しつづけるサイクロ減速機」、加茂精工「Ball Reducer BR Series」、住友重機械工業「超小型サイクロ減速機 SCY シリーズ(開発品)」のお知らせ(2026年2月24日)、越後鐵工所「サイクロイド減速機」
ロボット全体の選び方は「産業用ロボット」、協働ロボットは「協働ロボット」にあります。
サイクロイド減速機の選び方
負荷のかかり方を描く
減速機は、平均のトルクだけでなく、加速・減速と非常停止のときのトルクでも選びます。1サイクルのトルクを時間の順に描き、カタログの値と照らし合わせます。
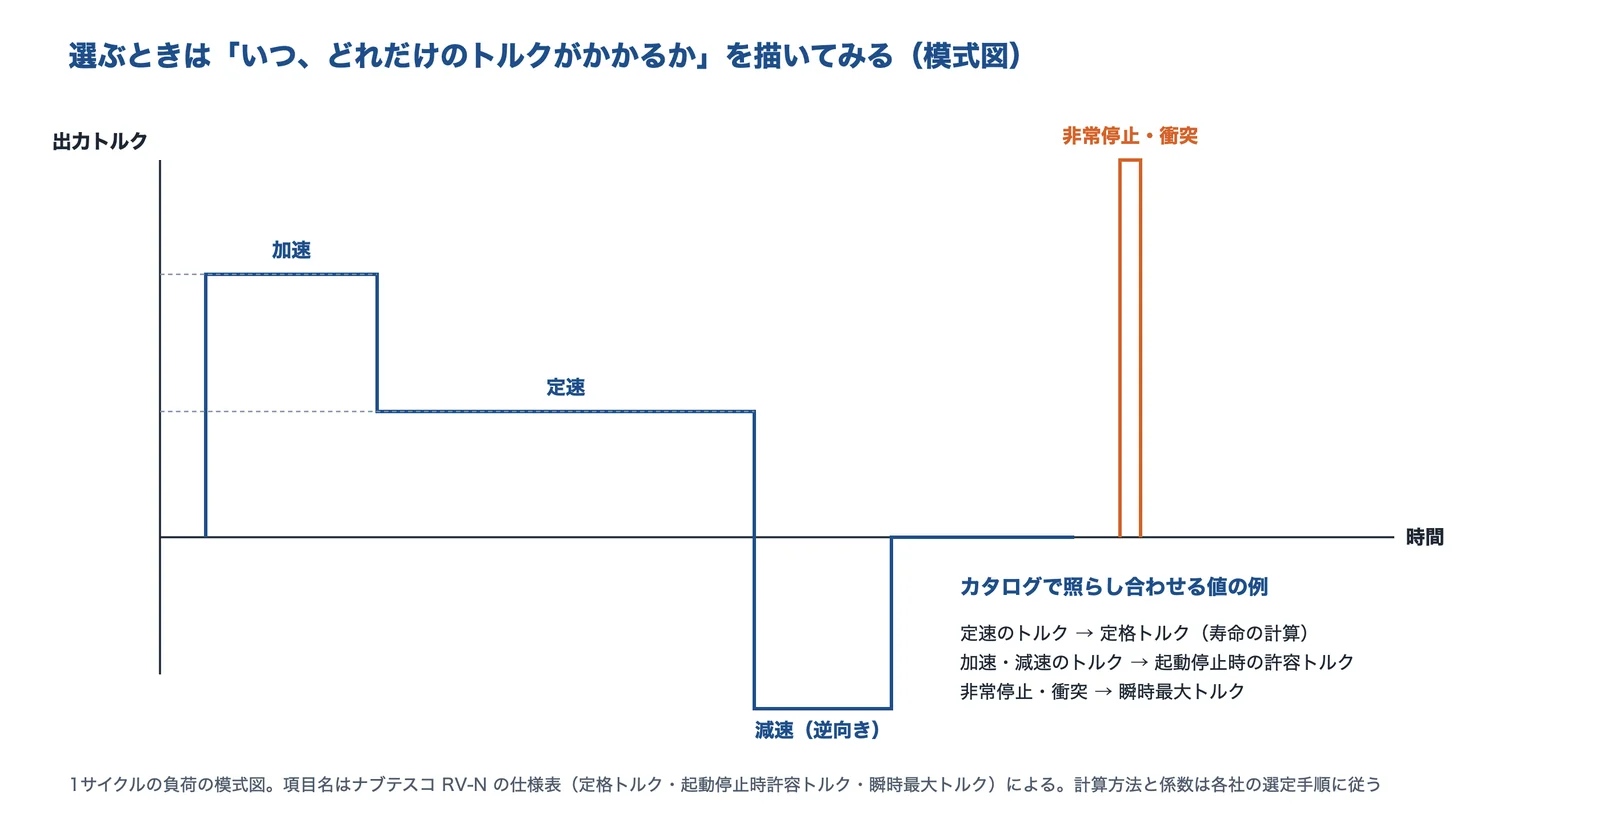
出典:ナブテスコの精密減速機の仕様表の項目と編集部の整理をもとに AI(Claude)で作成
ナブテスコの精密減速機の仕様表には、定格トルク、起動停止時許容トルク、瞬時最大トルク、許容モーメント、許容スラストなどの欄があります。住友重機械工業は、サイクロ減速機ではサービスファクター(SF)を自由に選べ、モーターの容量を上げずに減速機の枠番だけを大きくできると案内しています。計算の式と係数は、各社の選定手順に従います。
出典:ナブテスコ「RV-N」製品ページ、住友重機械工業「サイクロ減速機」
決めておくこと(相談する前に)
- 必要な減速比と出力の回転数
- 1サイクルのトルク(定速・加速・減速)と、非常停止・衝突のときのトルク
- 出力に直接かかるモーメント・スラストの荷重(腕をそのまま付けるか)
- 許せる位置のずれ(ロストモーション・ねじり剛性で見る)
- 大きさ・重さ・中空にしたいか(配線を通すか)
- 取り付けるモーターと、潤滑(グリース封入か)・使う環境
上の項目は編集部が整理したものです。モーターの容量の計算は課題「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」にあります。
トラブルと研究で分かっていること
角度伝達誤差と速度の振動
減速機の出力は、入力の回転のちょうど「1/減速比」にはならず、わずかにずれます(角度伝達誤差)。長岡技術科学大学の河原らは、産業用ロボットのサイクロイド減速機の角度伝達誤差が、腕の振動の原因になりうるとし、この誤差を考えたモデルの拡張状態オブザーバで速度の振動を推定し、補償電流で抑える方法を示しました。
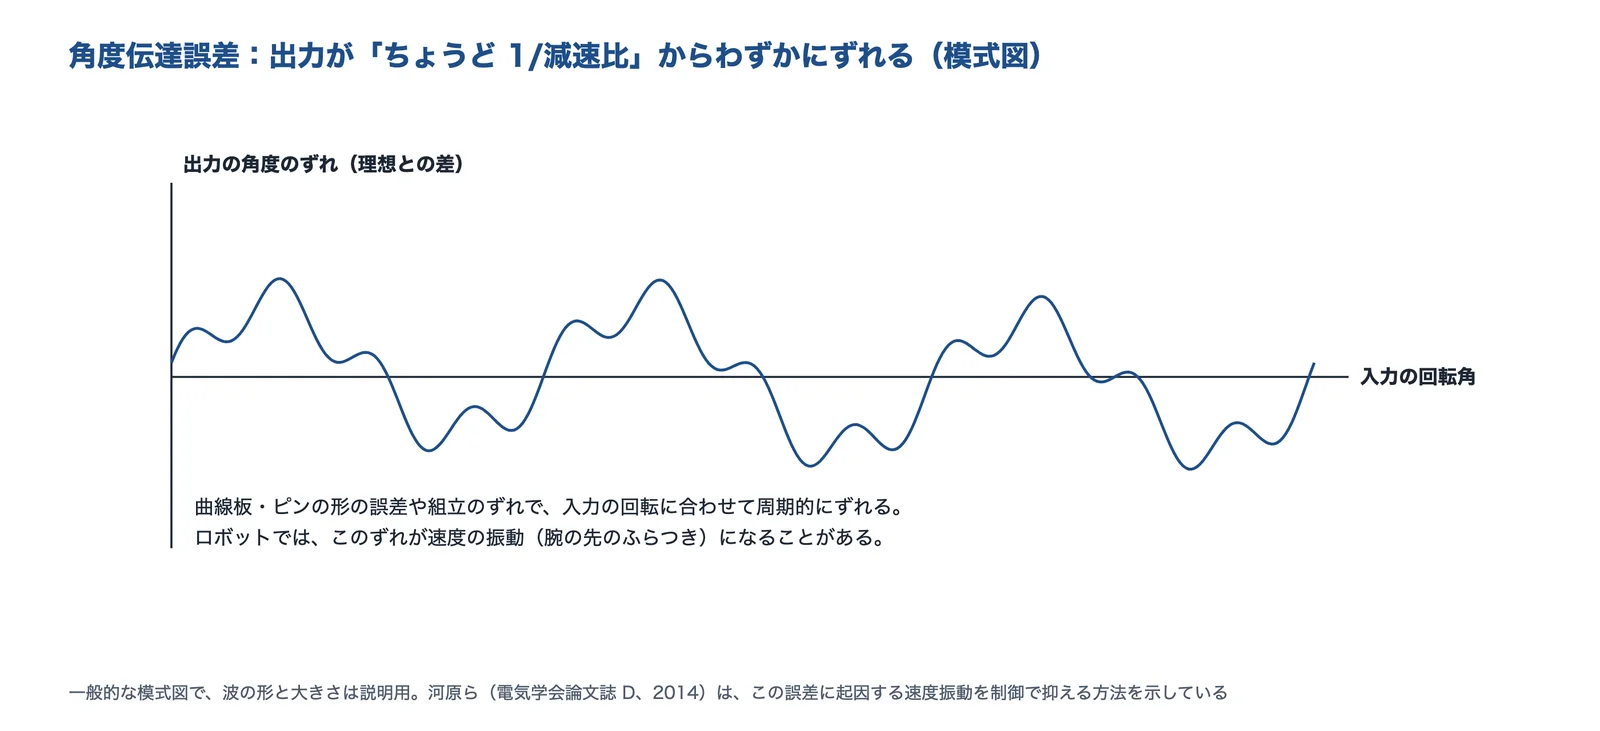
出典:河原ほか(電気学会論文誌D、2014)の要旨と編集部の整理をもとに AI(Claude)で作成
Lin らは、伝達誤差をサイクロイド歯車駆動の性能の指標の一つとし、計算を簡単にする方法で、計算時間を約 16%短くし、精度の低下は数値例で約 0.25 arcsec だったと報告しています。
出典:河原ほか「サイクロイド減速機の角度伝達誤差に起因した速度振動の拡張状態オブザーバによる抑制法」電気学会論文誌D 134巻3号(2014)、Lin ほか「A Simplified Method for the Kinematic Error Analysis of Cycloidal Gear Drives」JSME MPT2017
歯形の強さと摩耗
広島大学などの井上らは、サイクロイド歯形の歯車は凸面と凹面でかみ合うため、ピッチ点を除いて歯面の強さが大きく、曲げの強さも高いと述べています。そのうえで、動力循環式の歯車試験機で摩耗を測り、接触応力・すべり速度・油膜の厚さから摩耗の深さを予測するプログラムを作りました(平歯車での研究)。
出典:井上ほか「サイクロイド歯形歯車の摩耗」日本機械学会年次大会2013
効率を上げる工夫
大同大学の林・大嶋は、出力を取り出す板の溝の形をスキッド・エピトロコイドからスキッド・ハイポトロコイドに変えるなどの工夫で、伝達効率を 62%から最大 80%に上げ、従来のサイクロ遊星減速機より高い減速比が得られたと報告しています。
出典:林・大嶋「トルク伝達に優れたハイポサイクロ遊星歯車減速機の開発」ロボティクス・メカトロニクス講演会2021
症状から原因を探す
| 症状 | 考えられる原因 | 最初に確かめること |
|---|---|---|
| 止まる位置がばらつく・がたがある | ロストモーション・バックラッシが大きい機種、摩耗 | カタログのロストモーション、使った時間 |
| 腕の先がふらつく・速度がむらになる | 角度伝達誤差、ねじり剛性が足りない、共振 | ねじり剛性、制御の調整(PID制御・モーション制御) |
| 異音・発熱 | 潤滑の不足や劣化、取り付けのずれ、過負荷 | グリース(メーカー指定のもの)、取り付けの精度、負荷 |
| 急に壊れた | 非常停止・衝突で瞬時最大トルクを超えた | 1サイクルの負荷と非常停止のトルク |
| 寿命が短い | 定格トルク・回転数より厳しい使い方 | 平均の負荷と寿命の計算 |
原因は、この記事の出典をもとに編集部が整理したものです。異音の切り分けは課題「機械の異音の原因を突き止めたい」、潤滑剤は「グリース・固体潤滑」にあります。
企業紹介(サイクロイド減速機)
サイクロイド系の減速機と、比べられることの多い波動歯車のメーカーを紹介します。各社のサイトの規約に合わせて、写真は使わず文章と図で紹介します。
| こんな減速機がほしい | 会社 |
|---|---|
| 汎用のサイクロ減速機・ギヤモーター、サーボ用 | 住友重機械工業 |
| ロボット関節用の精密減速機(RV) | ナブテスコ |
| バックラッシをゼロにしたい小型の位置決め(ボール減速機) | 加茂精工 |
| φ15 mm からの超小型サイクロイド減速機 | 越後鐵工所 |
| 比べる候補として波動歯車も見たい | ハーモニック・ドライブ・システムズ |
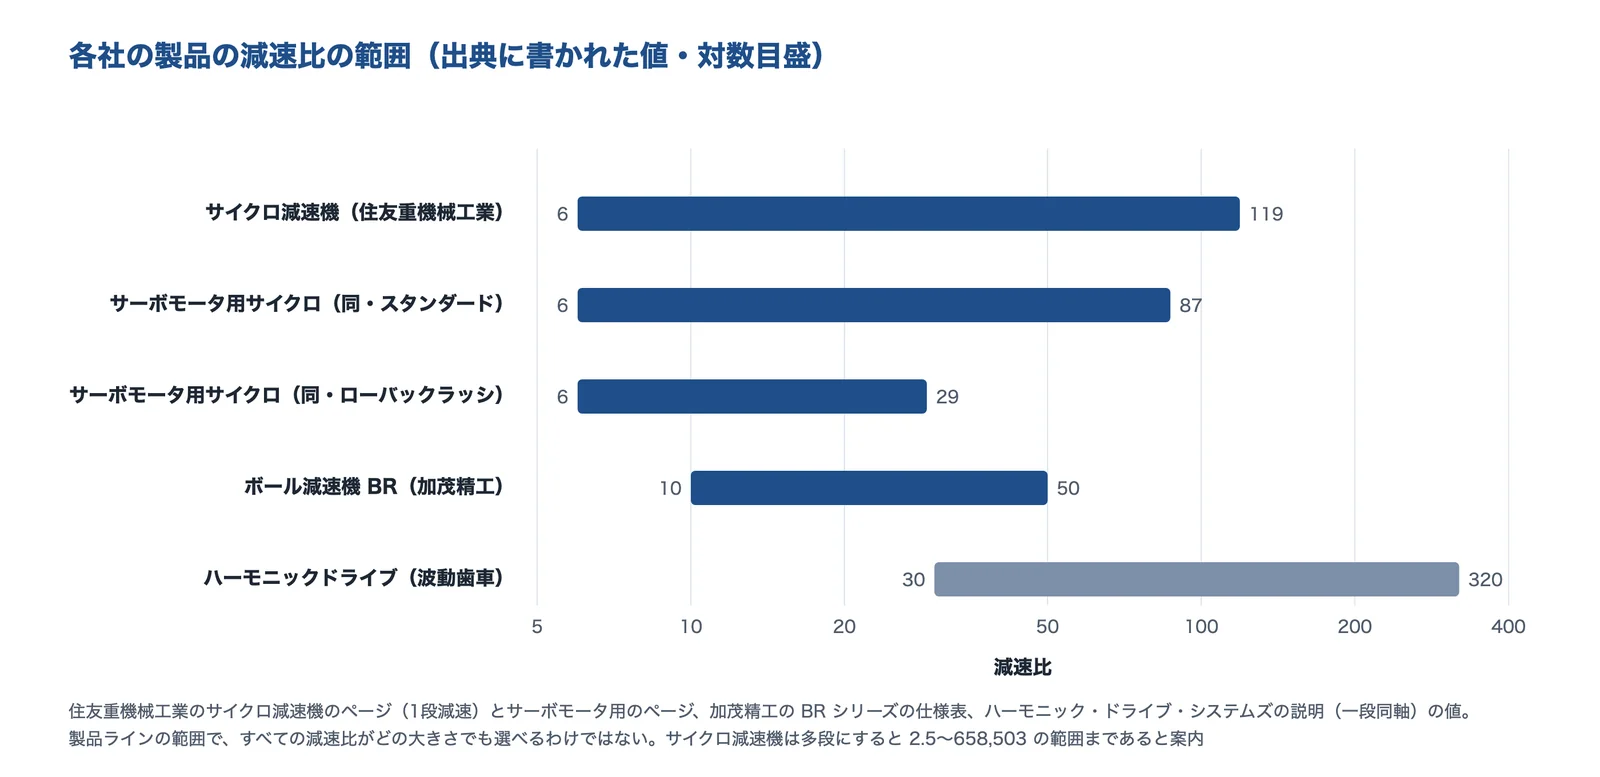
出典:住友重機械工業・加茂精工・ハーモニック・ドライブ・システムズの製品ページの値をもとに AI(Claude)で作成
出典:住友重機械工業「サイクロ減速機」、住友重機械工業「サーボモータ用サイクロ減速機」、加茂精工「Ball Reducer BR Series」、ハーモニック・ドライブ・システムズ「ハーモニックドライブ®を知る」
住友重機械工業株式会社|サイクロ減速機®の汎用品からサーボ用・超小型まで
住友重機械工業とは
東京都品川区に本社がある機械メーカーです(創業 1888 年、設立 1934 年)。1937 年にドイツ・サイクロ社と技術提携し、日本初のサイクロ減速機を作りました。
住友重機械工業の得意技術
| 技術 | 内容 |
|---|---|
| サイクロ減速機 | 1段減速で減速比 6〜119、容量 0.1〜132 kW、減速比 2.5〜658,503 のバリエーション。サービスファクターを自由に選べる |
| サーボモータ用サイクロ減速機 | スタンダード(減速比 6〜87)とローバックラッシ(減速比 6〜29・バックラッシ 6 分) |
| 超小型サイクロ減速機 SCY シリーズ(開発品) | 強靭さと高いバックドライバビリティ。ヒューマノイドなど次世代ロボット向け |
住友重機械工業が解決できる課題
- 衝撃荷重のかかる機械の駆動を、壊れにくい減速機で組みたい
- モーターの容量はそのままで、減速機に余裕を持たせたい
公開されている実績・用途
- 用途の例:産業用ロボットの関節、風力発電(同社の紹介)
出典:住友重機械工業「会社概要」、住友重機械工業「サイクロ減速機」、住友重機械工業「サーボモータ用サイクロ減速機」、住友重機械工業「超小型サイクロ減速機 SCY シリーズ(開発品)」のお知らせ(2026年2月24日)、住友重機械工業「進化しつづけるサイクロ減速機」
ナブテスコ株式会社|ロボット関節用の精密減速機 RV
ナブテスコとは
東京都千代田区に本社がある会社です(設立 2003 年)。精密減速機 RV は 1985 年に生まれ、累計出荷は 1,200 万台(2023年4月時点)と案内しています。
ナブテスコの得意技術
| 技術 | 内容 |
|---|---|
| 精密減速機 RV-N | バックラッシ 1 分以内・ロストモーション 1 分以内。A・E シリーズより 40%軽量 |
| 主軸受内蔵・中空 | RV-A(1988年、主軸受を内蔵)、RV-C(1992年、中空で配線を通せる) |
| 工作機械向けギヤヘッド | RA シリーズ(ATC マガジン・ATC アーム)、RS シリーズ(インデックステーブル) |
ナブテスコが解決できる課題
- ロボットの関節を、剛性が高く過負荷に強い減速機で組みたい
- 腕を直接取り付けたい・配線を中に通したい
公開されている実績・用途
- 用途の例:自動車溶接ロボットの関節、マシニングセンタの駆動部、AGV(同社の紹介)
出典:ナブテスコ「会社概要」、ナブテスコ「RV紹介」(動作原理)、ナブテスコ「精密減速機RVの歴史」、ナブテスコ「RV-N」製品ページ、ナブテスコ「精密減速機RVの活躍する場所」
加茂精工株式会社|鋼球で伝えるボール減速機
加茂精工とは
愛知県豊田市に本社がある会社です(設立 1980 年)。ボール減速機のほか、TCG(Trochoid Cam Gear)なども扱っています。
加茂精工の得意技術
| 技術 | 内容 |
|---|---|
| ボール減速機 BR シリーズ | 枠番 50〜160 の6種類、減速比 10〜50、許容定格トルク 3.9 N·m(BR50)〜98.1 N·m(BR160) |
| しくみ | サイクロイド曲線を応用し、2枚の円板の間の鋼球を転がして伝える。予圧でバックラッシをゼロに |
| 保守 | 潤滑のグリースは封入済みでメンテナンスフリー |
加茂精工が解決できる課題
- 歯車のがたで止まる位置がずれる・騒音や摩耗粉が出るのを減らしたい
- 小さなインデックステーブルなど、軽い位置決めの駆動を組みたい
出典:加茂精工「About Us」、加茂精工「Ball Reducer BR Series」、加茂精工「Feature of Ball Reducer」
株式会社越後鐵工所|φ15 mm からの超小型サイクロイド減速機
越後鐵工所とは
新潟県長岡市にある会社です(2018 年に拾壱・ビッグストーン株式会社として設立し、2025 年 11 月に今の社名に変更)。製品・技術開発や生産設備の自動化とあわせて、サイクロイド減速機の事業を行っています。
越後鐵工所の得意技術
| 技術 | 内容 |
|---|---|
| 超小型サイクロイド減速機 | 外径 φ15 mm から(同社は「国内最小クラス」)。バックラッシ 6 分程度 |
| 特長 | 同サイズの遊星歯車減速機構より 5 倍以上の最大トルク、薄型・省部品、回転方向が変わっても動力を安定して伝えやすい構造(同社の説明) |
越後鐵工所が解決できる課題
- 薄い筐体や関節に、大きな力を出す駆動を収めたい
- 部品点数を減らして組立を簡単にしたい
公開されている実績・用途
- 用途の例:ロボット関節、小型アクチュエーター、パワーアシスト装置(同社の案内)
出典:越後鐵工所「会社概要」、越後鐵工所「サイクロイド減速機」
株式会社ハーモニック・ドライブ・システムズ|比べる候補としての波動歯車装置
ハーモニック・ドライブ・システムズとは
東京都品川区に本社がある会社です(設立 1970 年)。波動歯車装置「ハーモニックドライブ®」と遊星歯車減速機などを作っています。サイクロイド減速機ではありませんが、ロボット関節で比べられることが多いので紹介します。
ハーモニック・ドライブ・システムズの得意技術
| 技術 | 内容 |
|---|---|
| ハーモニックドライブ® | 一段同軸で減速比 1/30〜1/320。同時かみあい歯数は総歯数の約 30% |
| しくみ | ウェーブ・ジェネレータ、フレクスプライン、サーキュラ・スプラインの3つの部品。歯数差 2 枚 |
ハーモニック・ドライブ・システムズが解決できる課題
- 1段で大きな減速比を、薄く軽い形で得たい
- バックラッシの非常に小さい減速機を比べたい
出典:ハーモニック・ドライブ・システムズ「会社概要」、ハーモニック・ドライブ・システムズ「ハーモニックドライブ®を知る」
よくある質問
- サイクロイド減速機とは何ですか?
- 外ピンより山が1枚少ない曲線板を偏心させて回し、1段で大きく減速する減速機です。曲線板の自転を内ピンで取り出します。
- 減速比はどう決まりますか?
- 曲線板の山の数で決まります。外ピンが 12 本・山が 11 枚なら、減速比は 11 で、出力は入力と逆向きに回ります。
- サイクロ減速機とサイクロイド減速機は同じですか?
- 「サイクロ減速機®」は住友重機械工業の登録商標で、同社は一般名称を「トロコイド系歯形を用いた内接式遊星歯車減速装置」としています。サイクロイド減速機は、同じ系統のしくみの減速機をまとめて呼ぶときの言い方です。
- RV 減速機との違いは?
- RV 減速機は、平歯車の1段目と、曲線板(RV ギヤ)とピンの2段目を組み合わせた2段の精密減速機です。2段目のしくみはサイクロイド減速機と同じ系統です。
- 波動歯車(ハーモニックドライブ)との違いは?
- 波動歯車は、薄い外歯車をたわませて歯数差 2 枚でかみ合わせます。一段同軸で減速比 1/30〜1/320 と案内されています。サイクロイド系は、曲線板と外ピンの転がり接触で衝撃に強いことが特長として挙げられています。
- ロストモーションとは?
- 小さいトルクをかけたときに出るねじれ角の幅で、位置決めの「がた」の目安です。RV-N は 1 分以内と案内されています。
- 自分で作れますか?
- 曲線板の形はトロコイド曲線から計算できるので、試作する人もいます。ただし、製品の精度・寿命は曲線板の加工精度や軸受、潤滑で決まるので、量産品にはメーカーの減速機を選ぶのが確実です(編集部の整理)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
- 歯車の種類とモジュール(平歯車・はすば・かさ・ウォーム・遊星歯車)
- 減速機・歯車(製品)
- 産業用ロボット
- ベアリング(軸受)の種類と選び方
- グリース・固体潤滑
- PID制御・モーション制御
- 基礎知識:トルク
- 基礎知識:剛性
- 基礎知識:サーボモーター
- 減速機のバックラッシを減らしたい
- ロボットの関節を小さく軽くしたい
- 歯車の騒音を下げたい
- サーボ・ステッピングモーターの容量を負荷から計算して選びたい
出典・確認日
- 住友重機械工業「サイクロ減速機」
- Sumitomo Drive Technologies「サイクロ減速機の機構」
- ナブテスコ「RV紹介」(動作原理)
- 住友重機械工業「進化しつづけるサイクロ減速機」
- 住友重機械工業「サーボモータ用サイクロ減速機」
- ナブテスコ「RV-N」製品ページ
- 加茂精工「Ball Reducer BR Series」
- 加茂精工「Feature of Ball Reducer」
- 越後鐵工所「サイクロイド減速機」
- ナブテスコ「精密減速機RVの歴史」
- 住友重機械工業「超小型サイクロ減速機 SCY シリーズ(開発品)」のお知らせ(2026年2月24日)
- ハーモニック・ドライブ・システムズ「ハーモニックドライブ®を知る」
- ナブテスコ「精密減速機RVの活躍する場所」
- 河原ほか「サイクロイド減速機の角度伝達誤差に起因した速度振動の拡張状態オブザーバによる抑制法」電気学会論文誌D 134巻3号(2014)
- Lin ほか「A Simplified Method for the Kinematic Error Analysis of Cycloidal Gear Drives」JSME MPT2017
- 井上ほか「サイクロイド歯形歯車の摩耗」日本機械学会年次大会2013
- 林・大嶋「トルク伝達に優れたハイポサイクロ遊星歯車減速機の開発」ロボティクス・メカトロニクス講演会2021
- 住友重機械工業「会社概要」
- ナブテスコ「会社概要」
- 加茂精工「About Us」
- 越後鐵工所「会社概要」
- ハーモニック・ドライブ・システムズ「会社概要」
※製品名・会社名は各社の商標または登録商標です(サイクロ®は住友重機械工業、ハーモニックドライブ®はハーモニック・ドライブ・システムズの登録商標)。図と文章は、各社の資料と論文の要旨の数値と事実を要約して編集部が作成しました。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年11月6日 本ページの内容は一般的な情報です。数値は出典の例で、実際の選定は最新のカタログとメーカーの資料で確かめてください。








