エアコンは、部屋の温度を自動で調節します。工場の炉や成形機も、ヒーターの出力を細かく変えて、温度を設定値に保っています。こうした「測った値を目標と比べて、出力を自動で直しつづける」しくみのうち、広く使われている方法の1つがPID制御です。このページでは、P(比例)・I(積分)・D(微分)の3つの働きを、温度の制御の計算例のグラフで比べながら、式・温度調節計での設定・数値の決め方・つまずきやすい所までやさしく解説します。
ひとことで言うと
PID制御とは
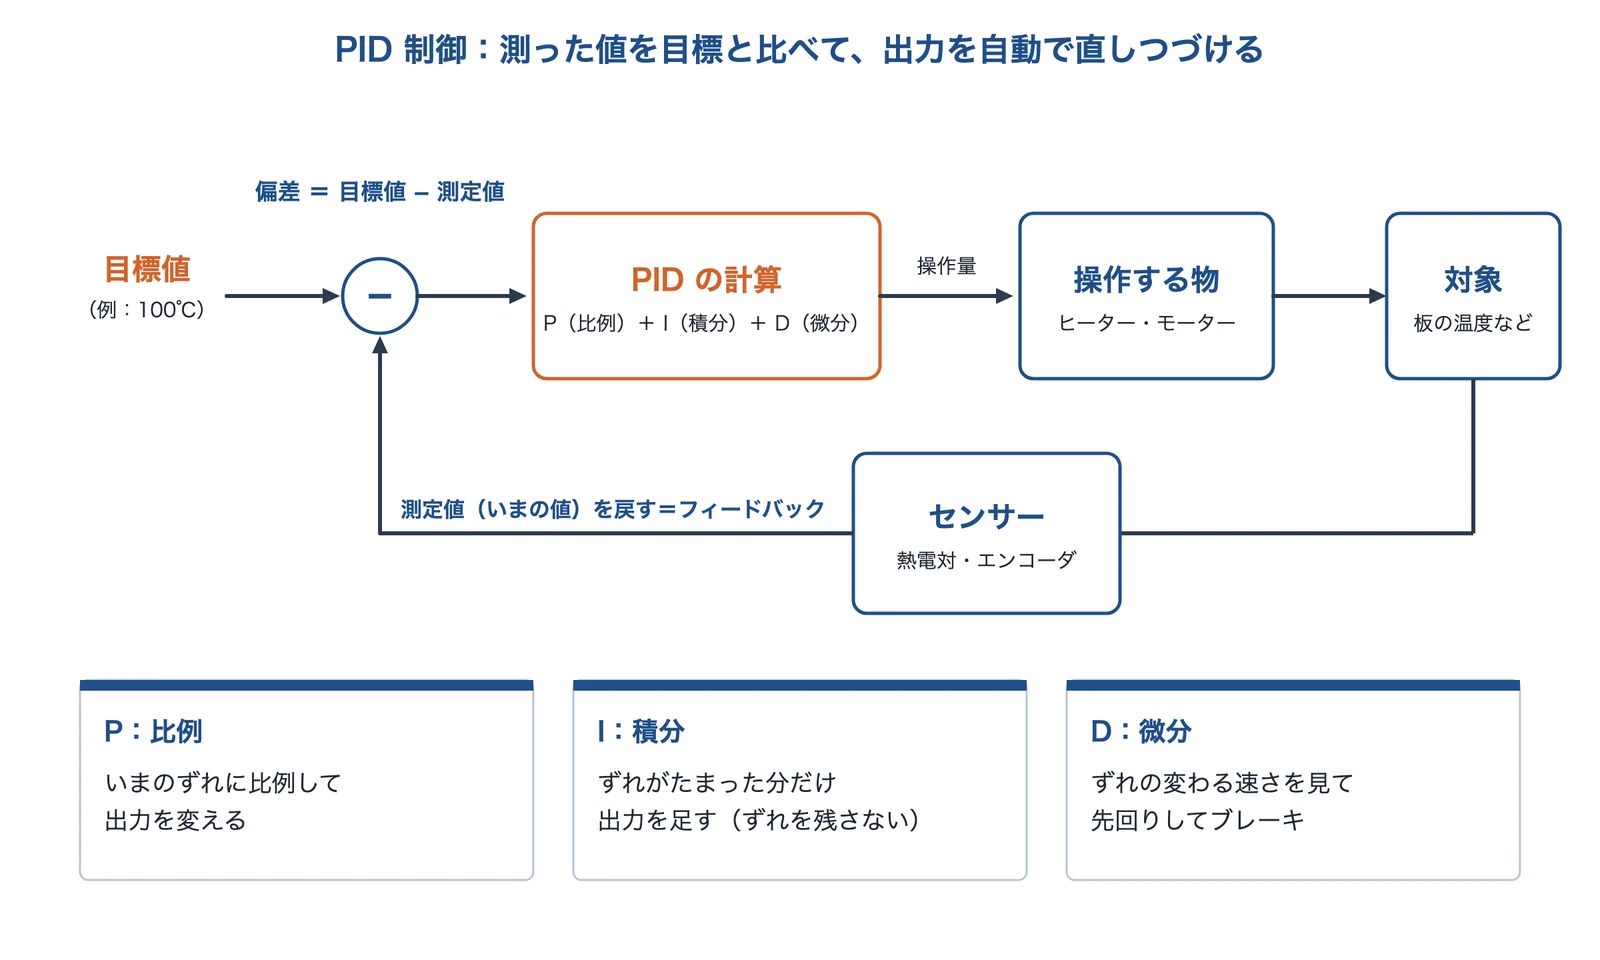
PID制御は、目標値と測定値のずれ(偏差)、そのずれの積分、ずれの微分の3つを使って、操作量(出力)を決める制御です。ウィキペディア日本語版はこう説明し、フィードバック制御の一種としています。
三菱電機の PID制御テクニックガイドは、P動作・I動作・D動作を組み合わせて、測定値(PV)を早く正確に目標値(SV)と同じにするように操作量(MV)を計算して出力する制御、と説明しています。
出典:ウィキペディア日本語版、三菱電機をもとに AI(Claude)で作成
流れは次のとおりです。まずセンサーで今の値(測定値)を測ります。目標値から測定値を引いた偏差を計算します。その偏差をもとに PID の計算で出力を決め、ヒーターやモーターを動かします。動かした結果をまたセンサーで測り、同じことをくり返します(編集部の解説)。測った結果を入口に戻すので、フィードバック(帰還)と呼びます。
P・I・D はそれぞれ、比例(Proportional)・積分(Integral)・微分(Derivative)の頭文字です(編集部の解説)。
出典:PID制御|ウィキペディア日本語版、PID制御テクニックガイド|三菱電機
オン・オフ制御とのちがい
出典:この記事の内容をもとに編集部が計算し、AI(Claude)で作成
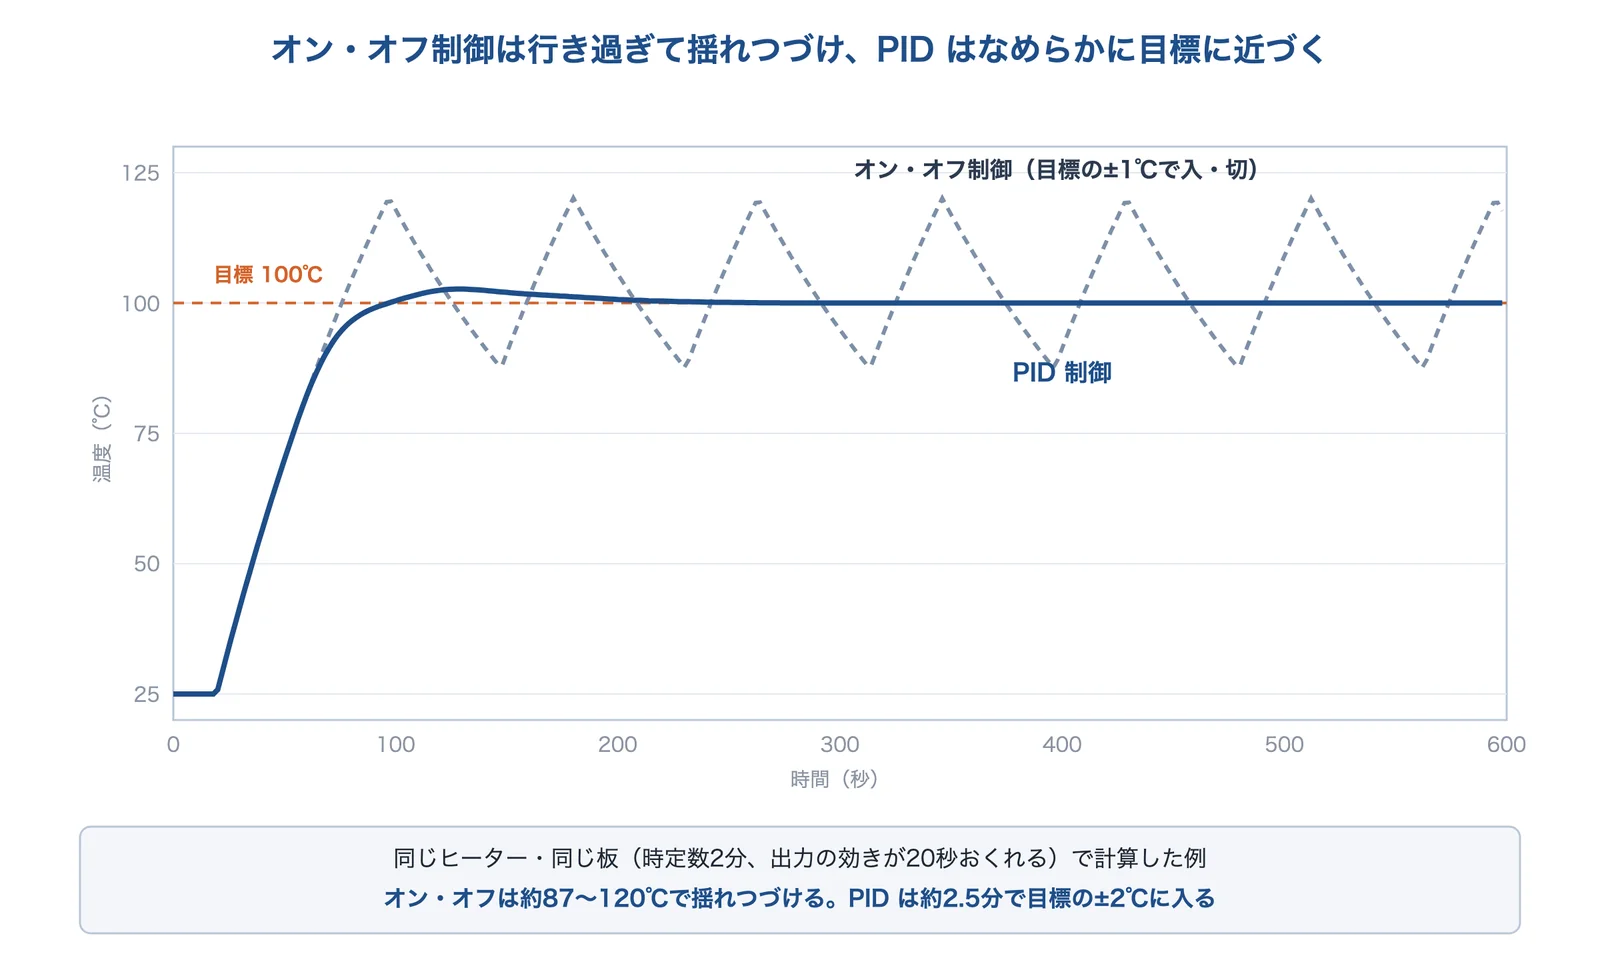
いちばん簡単な温度の制御は、目標より低ければヒーターを入れ、高ければ切るオン・オフ制御です。MONOist の解説は、オン・オフ制御は目標値の近くで出力を切りかえるため、行き過ぎと不足をくり返す振動(ハンチング)が起きやすいとしています。立命館大学の資料も、ヒーターの温度の制御で、48℃で入れて52℃で切るようにすると、50℃ちょうどには制御できない例を挙げています。
上の図は、ヒーターで板を温める装置を、編集部が計算でまねたものです(出力100%で室温より200℃高くなる、時定数2分、出力を変えてから温度が動き出すまでのおくれ(むだ時間)20秒、室温25℃、目標100℃と仮定)。オン・オフ制御は、ヒーターを切っても温度がしばらく上がりつづけるため、約87〜120℃のあいだで揺れつづけます。PID制御は、目標に近づくにつれて出力を少しずつ絞るので、約2.5分で目標の±2℃に入りました(編集部の計算)。
理化工業の温度制御の手引きは、設定値に対して実際の温度が一致せず上下に変動する現象をハンチング(ハンティング)と呼び、むだ時間が大きいほどハンチングやオーバーシュート(行き過ぎ)が起きやすいとしています。
出典:オン・オフ制御の欠点を補う「PID制御」とは?(ETロボコンではじめるシステム制御(3))|MONOist、PIDの基礎(知能情報学実験3 AIBOテーマ)|立命館大学、温度制御の手引き|理化工業(RKC)
P(比例)動作:ずれに比例して出力を変える
出典:この記事の内容をもとに編集部が計算し、AI(Claude)で作成
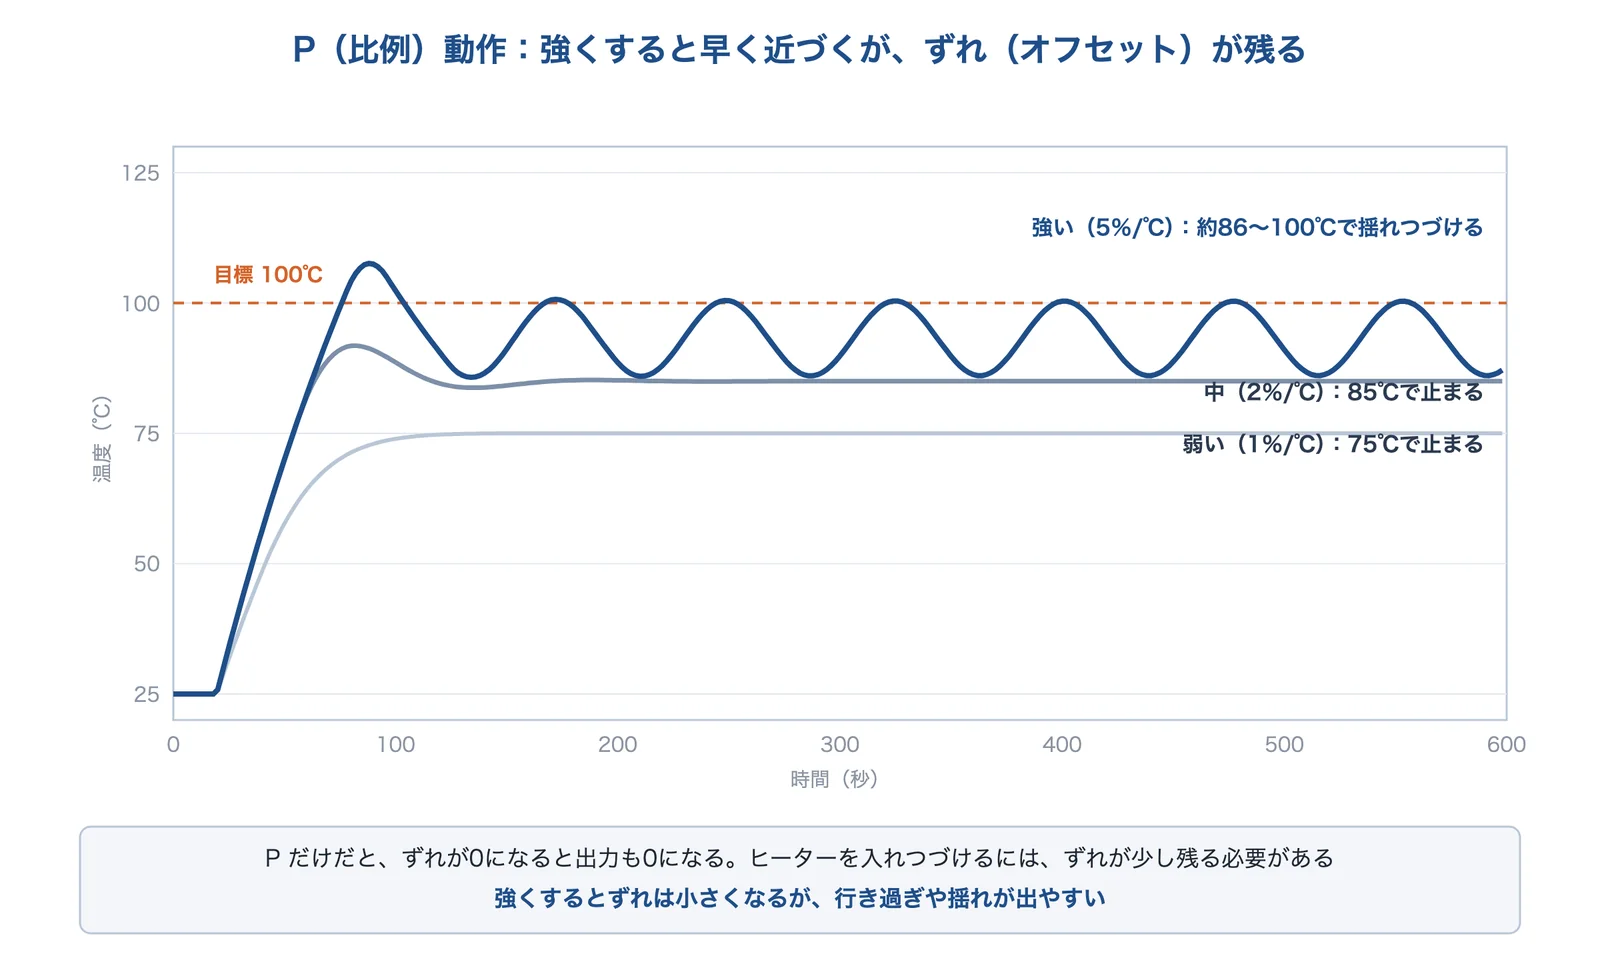
P動作は、偏差に比例した大きさの出力を出します。目標から遠いほど強く温め、近づくほど弱めます。アズビルの解説は、比例帯の中で、設定値と現在値の偏差に比例した操作量を出す、と説明しています。
ただし、P動作だけでは目標とのずれ(オフセット・定常偏差)が残ることがあります。理化工業の解説は、偏差が0のとき P動作の出力は0%になるため、P動作だけでは、制御対象の負荷とつりあう所で偏差が残り、これをオフセットと呼ぶとしています。ヒーターで温めつづけるには出力が必要で、出力を出すにはずれが必要だからです(編集部の解説)。
上の図の計算でも、P を1%/℃(1℃のずれで出力1%)にすると75℃、2%/℃にすると85℃で止まりました。揺れが出ない範囲では、強くするとずれは小さくなりますが、5%/℃では約86〜100℃で揺れつづけました(編集部の計算)。三菱電機のガイドも、比例ゲインを上げると応答性は上がるが、発振(揺れ)しやすくなるとしています。
出典:第四回 PID制御について(調節計(温調計)まるわかりサイト)|アズビル、PID制御の仕組み|理化工業(RKC)、PID制御テクニックガイド|三菱電機
I(積分)動作:たまったずれで、オフセットをなくす
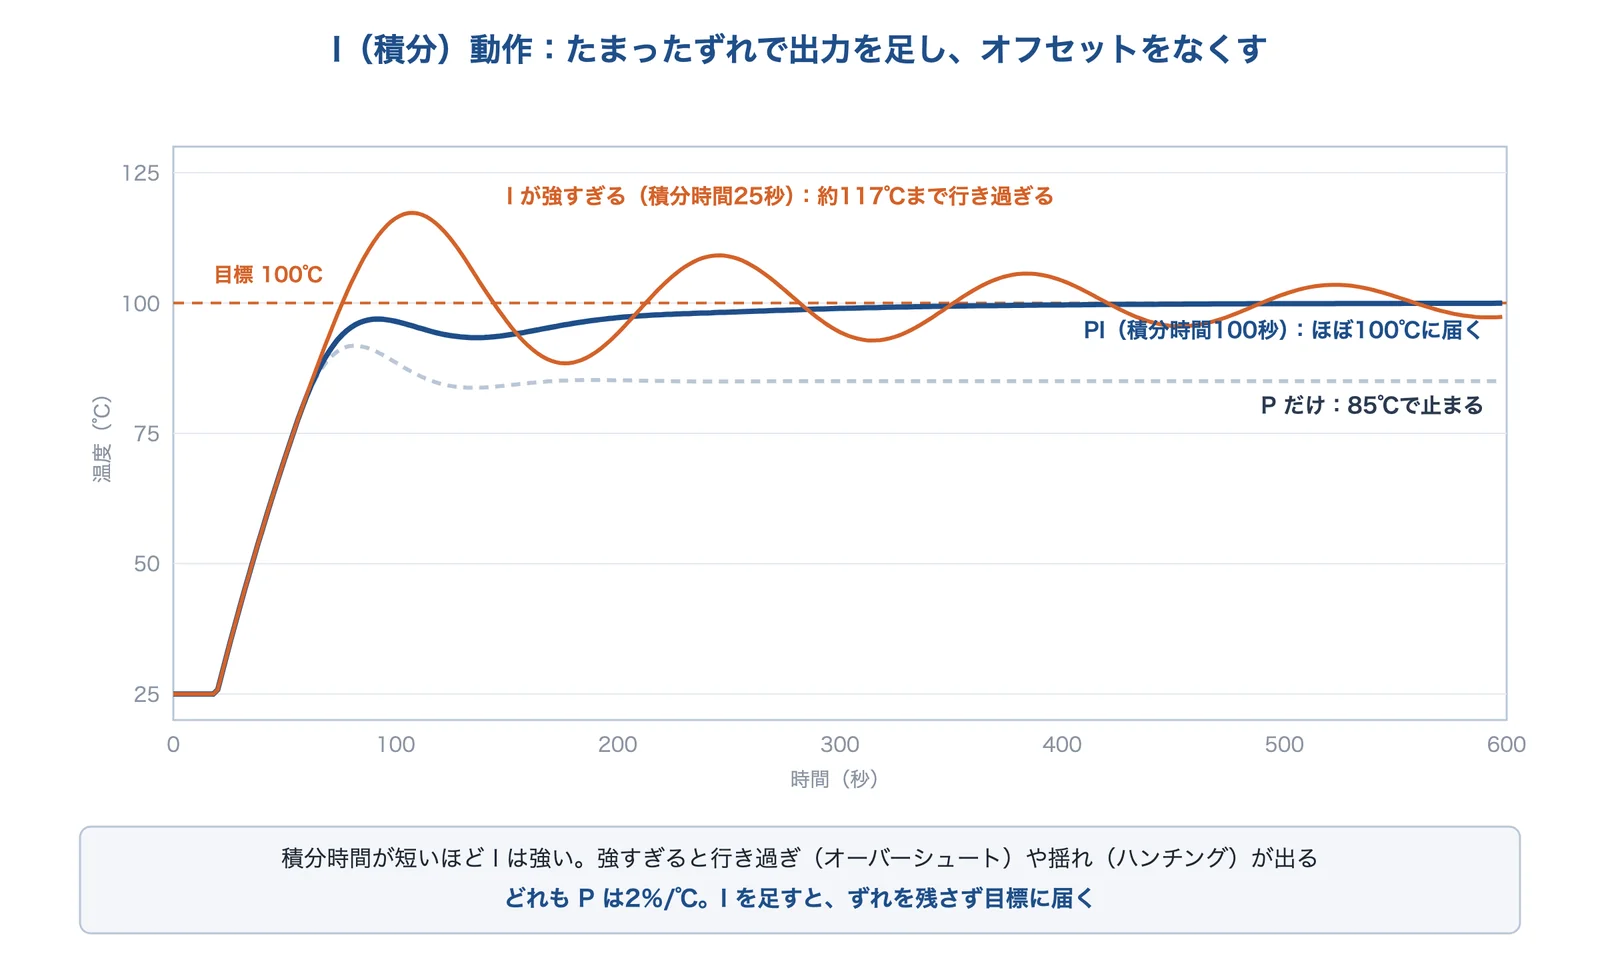
出典:この記事の内容をもとに編集部が計算し、AI(Claude)で作成
I動作は、ずれを時間でためた量(積分)に比例した出力を足します。ずれが少しでも残っていると、たまる量が増えつづけるので、出力が少しずつ増え、最後はずれが0になります(編集部の解説)。アズビルの解説は、I動作は偏差がある限り操作量を変化させつづけ、偏差をなくす方向に働くとしています。ウィキペディア日本語版も、積分動作は残留偏差をなくすとしています。
ただし、強くしすぎると逆効果です。ウィキペディア日本語版は、積分時間を小さくするとオーバーシュートやハンチングを起こすことがあるとし、アズビルの解説も積分時間を短く設定しすぎるとハンチングが起きやすいとしています。上の図でも、積分時間を25秒にすると約117℃まで行き過ぎて揺れました(編集部の計算)。立命館大学の資料は、積分動作は位相のおくれを生み、振動する場合は発散の危険があるとしています。
出典:第四回 PID制御について(調節計(温調計)まるわかりサイト)|アズビル、PID制御|ウィキペディア日本語版、PIDの基礎(知能情報学実験3 AIBOテーマ)|立命館大学
D(微分)動作:変化の速さを見て、先回りする
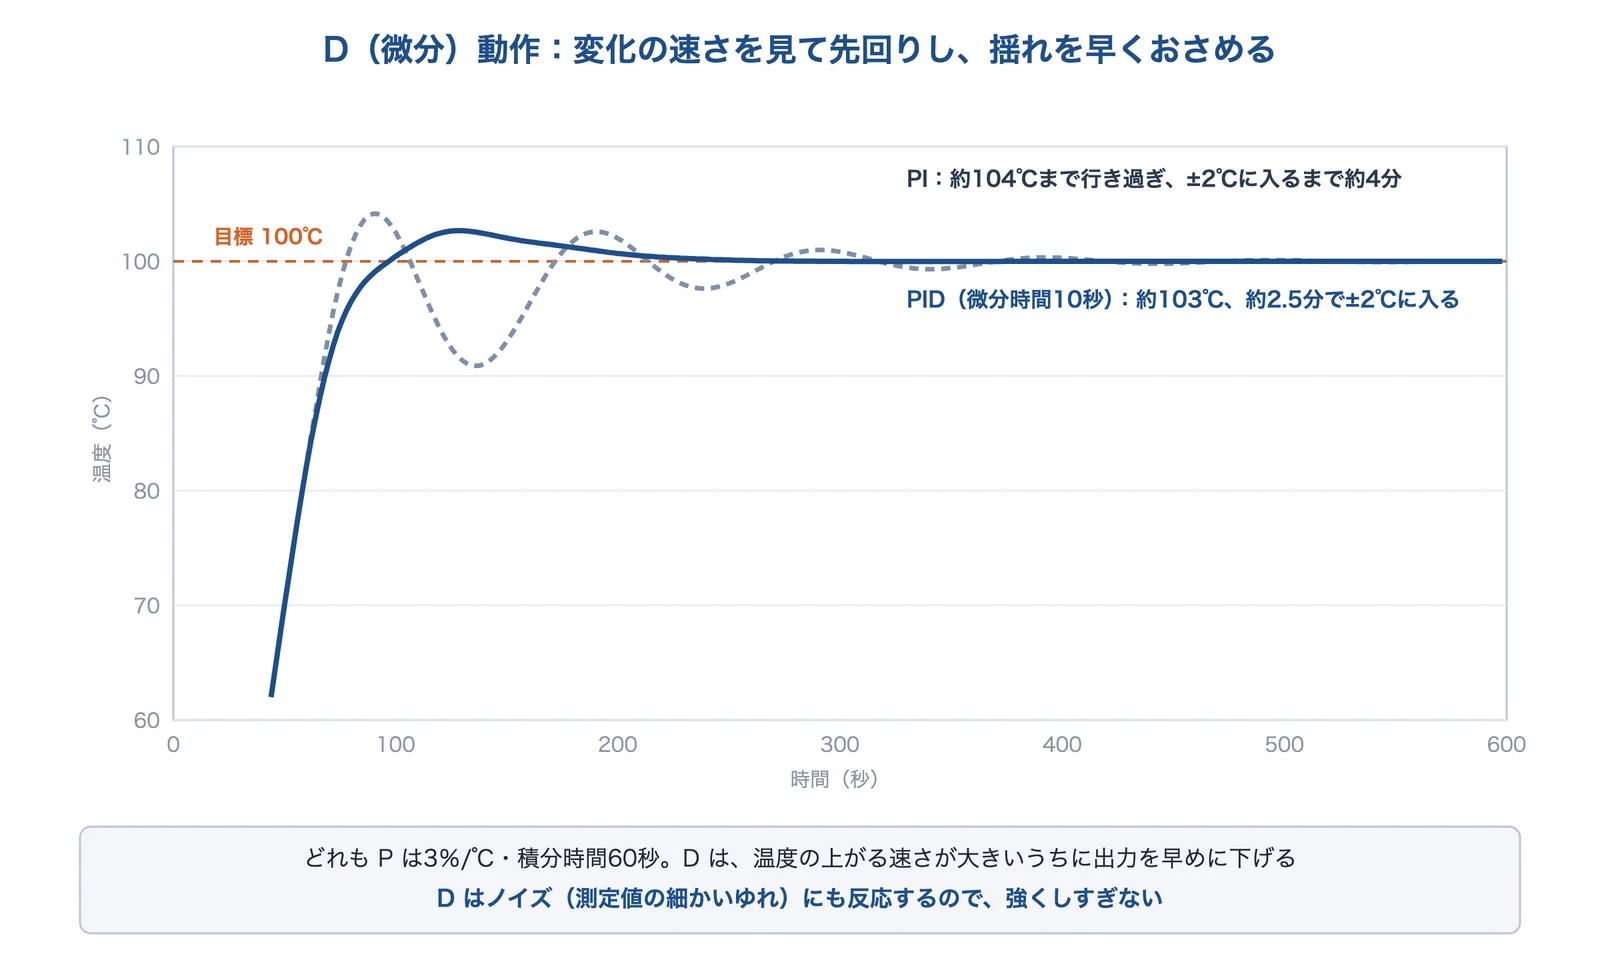
出典:この記事の内容をもとに編集部が計算し、AI(Claude)で作成
D動作は、ずれの変わる速さ(微分)に比例した出力を出します。温度がぐんぐん上がっているときは、まだ目標に届いていなくても、早めに出力を下げてブレーキをかけます。理化工業の解説は、昇温時は D動作の出力をマイナス方向に出すことで、過昇温(オーバーシュート)を抑える働きをするとしています。アズビルの解説も、D動作は偏差が小さいうちに大きな修正を加えるとしています。
上の図の計算では、PI に微分時間10秒の D を足すと、行き過ぎは少し減り(約104℃→約103℃)、揺れが早くおさまって、±2℃に入るまでの時間が約4分から約2.5分に短くなりました(編集部の計算)。
ただし D は、測定値の細かいゆれ(ノイズ)にも大きく反応します。NI の解説は、微分動作はノイズの影響を受けやすいので、ふつうは短い微分時間を使うとしています。アズビルの解説も、微分時間を長くしすぎると小さな変化にも大きな出力が出てハンチングし、不安定になるとしています。
出典:PID制御の仕組み|理化工業(RKC)、第四回 PID制御について(調節計(温調計)まるわかりサイト)|アズビル、PID理論の説明|NI(ナショナルインスツルメンツ)
式と、温度調節計での設定(比例帯・積分時間・微分時間)
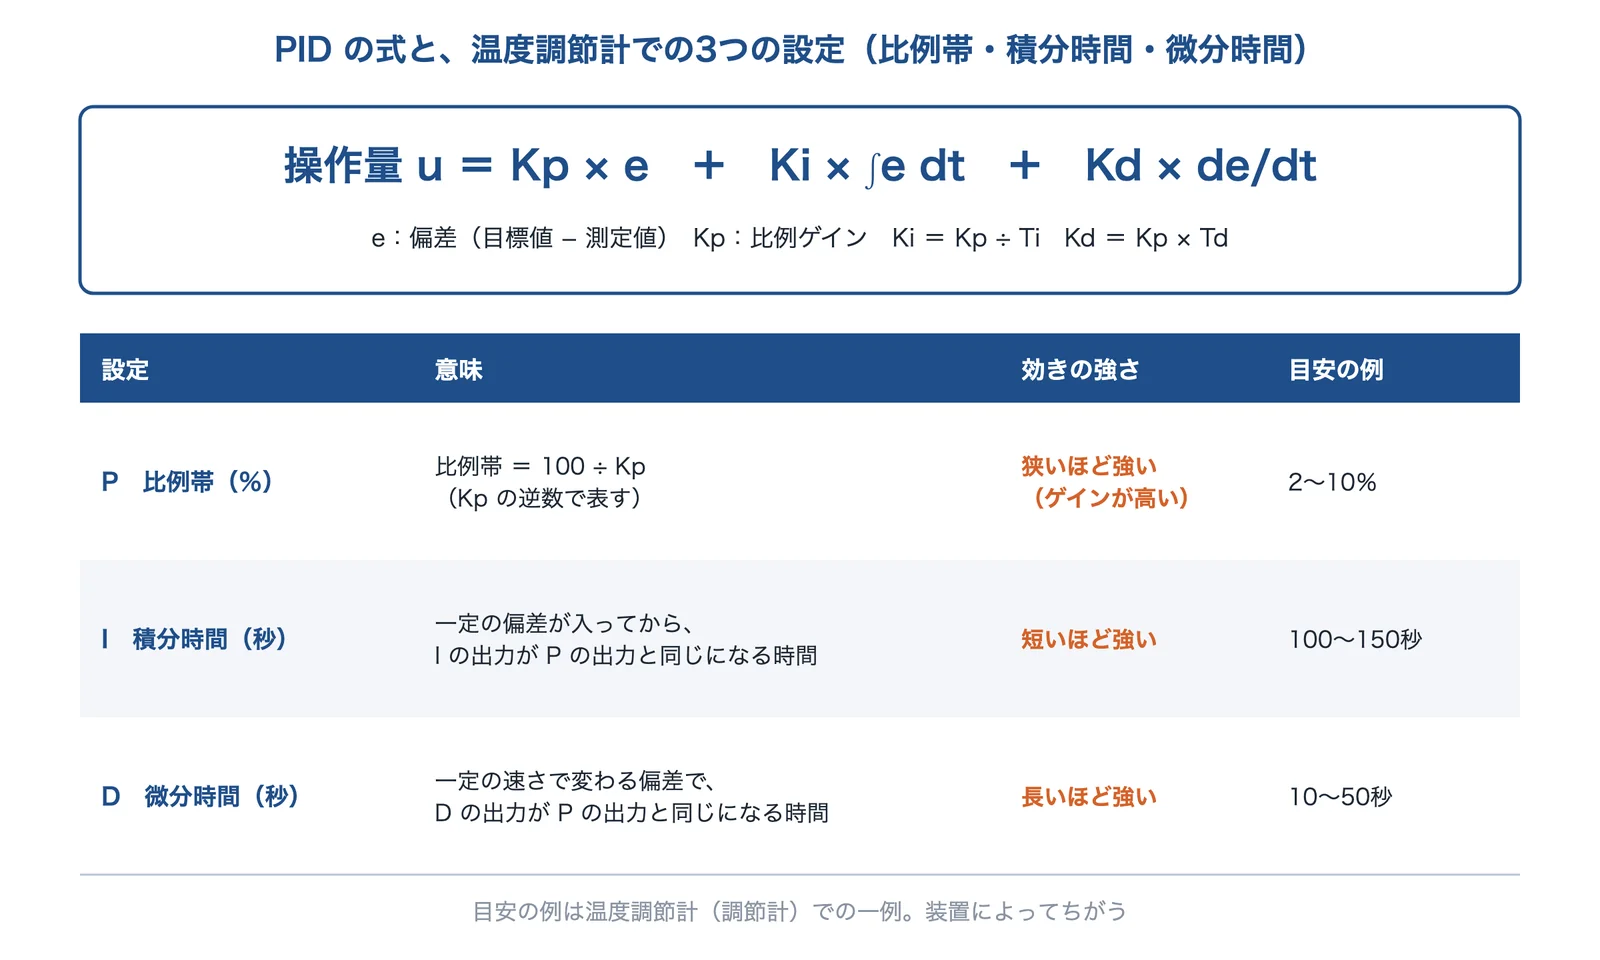
出典:ウィキペディア日本語版、立命館大学、理化工業(RKC)、アズビルをもとに AI(Claude)で作成
ウィキペディア日本語版は、偏差を e(t)=r(t)−y(t)(r:目標値、y:出力値)として、操作量をu(t)=Kp·e(t)+Ki·∫e dt+Kd·de/dtと書いています。Kp・Ki・Kd は、それぞれ P・I・D の強さ(ゲイン)です。立命館大学の資料は、同じ式を Kp(e+(1/Ti)∫e dt+Td·de/dt) の形でも書き、Ki=Kp/Ti、Kd=Kp·Td としています。
温度調節計(温調計)では、ゲインの代わりに比例帯(P)・積分時間(I)・微分時間(D)の3つを設定することが多いです。理化工業の解説によると、比例帯は比例ゲイン Kp の逆数をとった PB=100/Kp です(ここでの Kp は、出力の%を測定範囲に対する偏差の%で割った、単位のない数。このページの計算例の「%/℃」は、1℃のずれで出力を何%変えるかを表したもので、比例帯の式にそのまま入れる値ではありません。編集部の解説)。積分時間は、一定の偏差が入ってから P動作の出力と I動作の出力が等しくなるまでの時間、微分時間は、一定の傾きで変わる偏差を加えたとき P動作の出力と D動作の出力が等しくなるまでの時間です。
注意したいのは、比例帯は狭いほど、積分時間は短いほど、微分時間は長いほど、働きが強くなることです(編集部の解説)。理化工業の解説は、比例帯を狭くすると制御ゲインが高くなり、広くすると低くなるとしています。アズビルの解説は目安として、比例帯2〜10%、積分時間100〜150秒くらい、微分時間10〜50秒くらいを挙げています(装置によって異なります)。
出典:PID制御|ウィキペディア日本語版、PIDの基礎(知能情報学実験3 AIBOテーマ)|立命館大学、PID制御の仕組み|理化工業(RKC)、PID制御とは|理化工業(RKC)、第四回 PID制御について(調節計(温調計)まるわかりサイト)|アズビル
数値の決め方(チューニング)
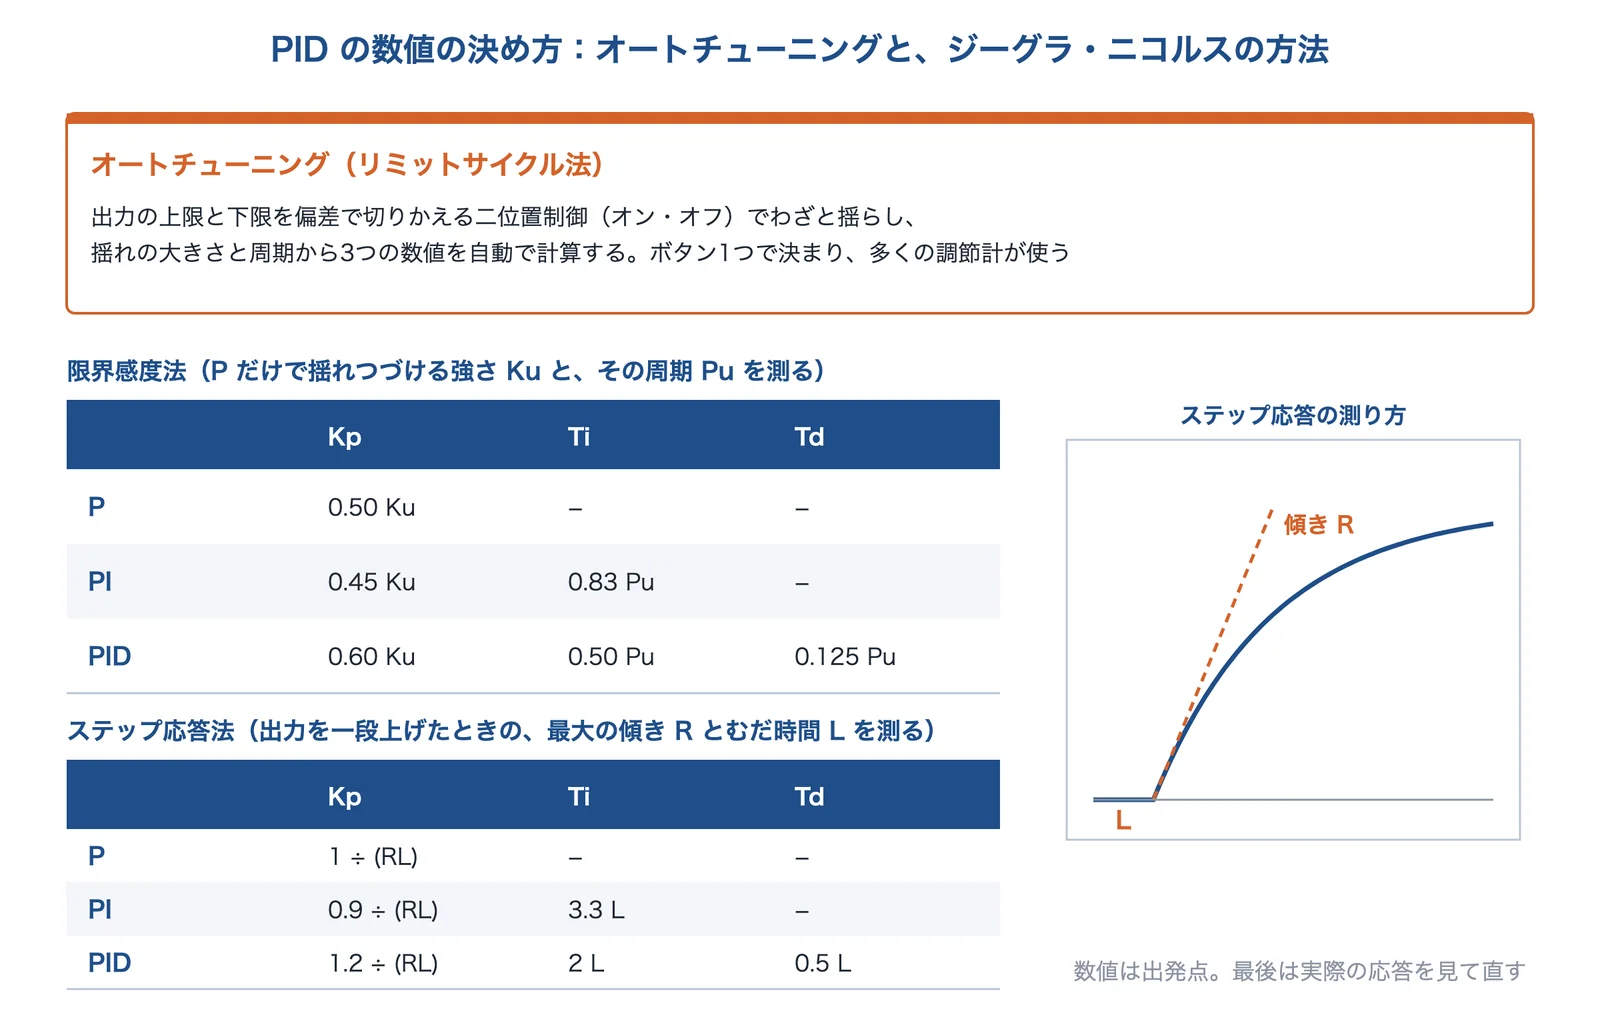
出典:三菱電機、計測自動制御学会、ウィキペディア日本語版をもとに AI(Claude)で作成
PID の3つの数値は、制御する対象によってちがいます。理化工業の温度制御の手引きは、PID の制御結果を最適にするには P(比例帯)・I(積分時間)・D(微分時間)の各定数を最適値にする必要がある、としています。ウィキペディア日本語版は、最適な数値を代数的に(式だけで)決める方法はなく、シミュレーションや、実際の装置につないでの試行錯誤で決めるとしています。
① オートチューニング:多くの調節計には、数値を自動で求める機能があります。三菱電機のガイドは、オートチューニングを、制御対象の動き方を調べて Kp・Ti・Td を自動的に求めるものとし、方式としてリミットサイクル法とステップ応答法を挙げています。リミットサイクル法は、出力の上限と下限を偏差で切りかえる二位置制御で揺らし、そのときの振幅と振動の周期から3つの数値を求めます。計測自動制御学会の2010年の論文は、1984年に Åström が提案したリレー(オン・オフ)で揺らす方法は、ボタン1つで PID の数値が決まる方法で、今日のメーカー製の PID コントローラーの多くが採用しているとしています。
② 限界感度法(ジーグラ・ニコルスの方法):P だけにして強さを少しずつ上げ、一定の大きさで揺れつづける強さ(限界感度 Ku)と、そのときの揺れの周期 Pu を測り、表の式で数値を決めます。ウィキペディア日本語版は、PID では Kp=0.60Ku、Ti=0.50Pu、Td=0.125Pu としています。
③ ステップ応答法:出力を一段上げ、温度などの上がり方の曲線から、いちばん急な所の傾き R と、動き出すまでのむだ時間 L を読みとります。ウィキペディア日本語版は、PID では Kp=1.2/(RL)、Ti=2L、Td=0.5L としています。
どの方法でも、求めた数値は出発点です。実際の応答を見て、行き過ぎが大きければ弱め、遅ければ強めて直します(編集部の解説)。限界感度法は、装置をわざと揺れつづける所まで持っていくので、揺らすと危ない装置には向きません(編集部の解説)。
出典:温度制御の手引き|理化工業(RKC)、PID制御|ウィキペディア日本語版、PID制御テクニックガイド|三菱電機、あるクラスの非対称プロセスのPIDオートチューニングに関する一提案(計測自動制御学会 産業論文集 Vol.9)|計測自動制御学会
PID制御が使われている所
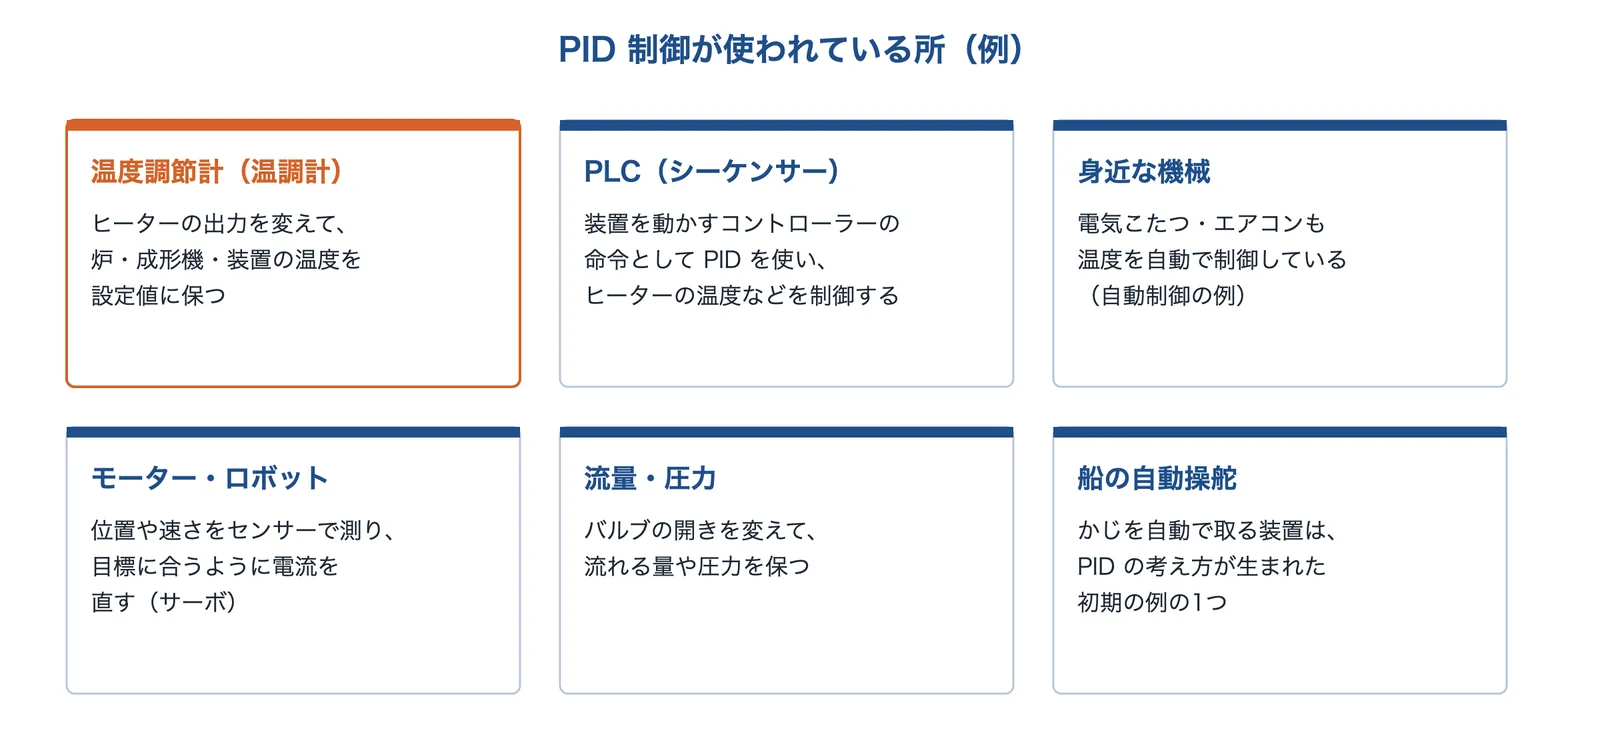
出典:理化工業(RKC)、三菱電機、ウィキペディア日本語版をもとに AI(Claude)で作成
温度の制御は、PID制御の身近な使い道の1つです。アズビル・理化工業などの温度調節計は、PID の計算でヒーターの出力を決めます。三菱電機のガイドは、PLC(シーケンサー)で、ヒーターの加熱による温度を PID制御で調節する構成例を示しています。理化工業の温度制御の手引きは、電気こたつやエアコンを、身近な自動制御の例に挙げています。
ほかにも、モーターの位置や速さをエンコーダで測って合わせるサーボや、バルブの開きを変えて流量・圧力を保つ制御など、測って直すしくみの中にも、PID の考え方を使うものがあります(編集部の解説)。ウィキペディア日本語版は、PID制御の歴史の中で、船の自動操舵装置を挙げています。
当サイトでは、温度の制御を課題「加熱・冷却の温度むらで品質がばらつく」で、モーターの位置決めを課題「寸法・位置の精度を上げたい」・「ステッピングモーターが脱調する」で扱っています。
出典:温度制御の手引き|理化工業(RKC)、PID制御テクニックガイド|三菱電機、PID制御|ウィキペディア日本語版
うまく動かないときに見るところ
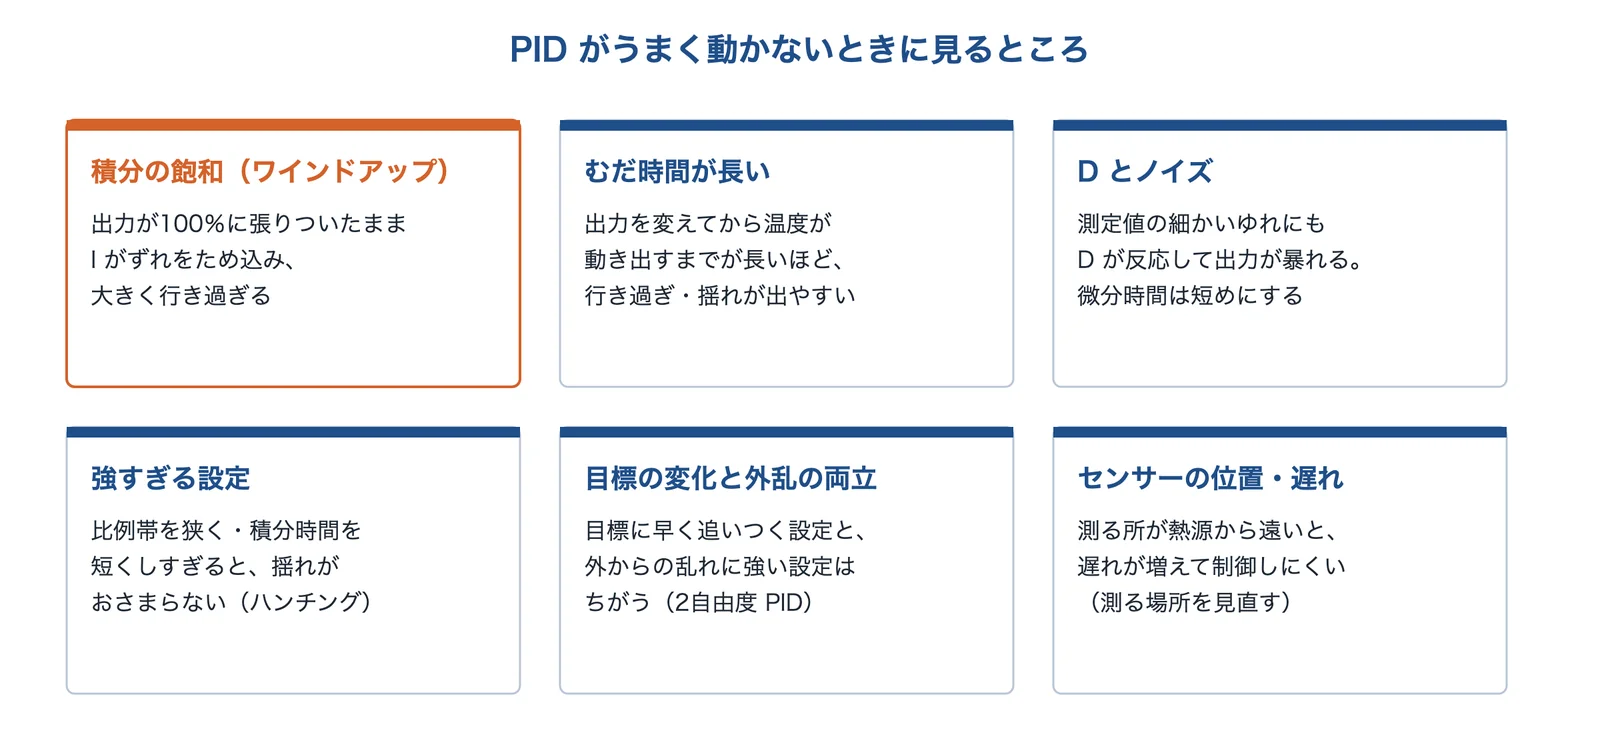
出典:理化工業(RKC)、NI(ナショナルインスツルメンツ)、三菱電機をもとに AI(Claude)で作成
積分の飽和(ワインドアップ):設定値を大きく変えると、出力が100%に張りついたまま、I動作がずれをため込みつづけます。NI の解説は、誤差が0に戻らないまま積分動作が続いてコントローラーが飽和することを積分ワインドアップと呼んでいます。理化工業の解説は、大きく設定値を変えて出力が100%(または0%)に飽和すると、オーバーシュートが問題になるとし、積分を働かせる範囲を決める設定(アンチリセットワインドアップ)でオーバーシュートを抑えるとしています。
むだ時間:出力を変えてから測定値が動き出すまでの時間が長いと、制御はむずかしくなります。理化工業の手引きは、むだ時間が大きいほどハンチングやオーバーシュートが起きやすいとしています。ウィキペディア日本語版も、PID制御はむだ時間が長く時定数が小さい対象には向かないとしています。センサーを熱源から遠い所に付けると、むだ時間が増えることがあります(編集部の解説)。
ノイズと強すぎる設定:D はノイズに弱く、比例帯を狭く・積分時間を短く・微分時間を長くしすぎると揺れが止まらなくなります(前の節のとおり)。
目標を変えたときと、外から乱れが入ったとき:三菱電機の FA 用語の解説は、従来の PID では、目標値に追いつくのに最適な数値と、外乱を抑えるのに最適な数値がちがうことが多いとし、両方を最適にできるようにした制御を2自由度型 PID制御としています。
出典:PID理論の説明|NI(ナショナルインスツルメンツ)、制御性向上のために(ARW式PID制御編)|理化工業(RKC)、温度制御の手引き|理化工業(RKC)、PID制御|ウィキペディア日本語版、2自由度型PID制御(FA用語)|三菱電機
PID制御が出てくるページ
出典
- PID制御|ウィキペディア日本語版
- PID制御テクニックガイド|三菱電機
- オン・オフ制御の欠点を補う「PID制御」とは?(ETロボコンではじめるシステム制御(3))|MONOist
- PIDの基礎(知能情報学実験3 AIBOテーマ)|立命館大学
- 温度制御の手引き|理化工業(RKC)
- 第四回 PID制御について(調節計(温調計)まるわかりサイト)|アズビル
- PID制御の仕組み|理化工業(RKC)
- PID理論の説明|NI(ナショナルインスツルメンツ)
- PID制御とは|理化工業(RKC)
- あるクラスの非対称プロセスのPIDオートチューニングに関する一提案(計測自動制御学会 産業論文集 Vol.9)|計測自動制御学会
- 制御性向上のために(ARW式PID制御編)|理化工業(RKC)
- 2自由度型PID制御(FA用語)|三菱電機
※温度のグラフ(図2〜5)は、ヒーターで板を温める装置を一次おくれ+むだ時間のかんたんな式でまねて、編集部が計算したものです。微分は測定値の変化で計算し、出力が0%か100%に振り切れている間は積分を止める形にしています。実際の装置の応答とは異なります。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年10月20日