
製品を詰めた段ボール箱や、米・粉・樹脂の袋を、ラインの最後で人がパレットに積んでいる。1個20kg ほどの荷を1日に何百個も持ち上げるので、腰を痛める人が出て、人も集まらない。ロボットを入れようとしても、ラインの間が狭い、品種が多くて教え直しが追いつかない、サイズの違う箱が混ざる――パレタイズ(パレットへの積み付け)の自動化では、こうした困りごとが出てきます。
こうした困りごとの多くは、荷の種類・積む速さ・品種の数・置ける場所に合わない方式を選ぼうとしていることが原因です。協働ロボット、産業用・直交型のロボット、積み付けパターンの自動作成、3Dビジョン、機械式と、症状によって合う方式が違います。まず下のマトリクスで、症状と対策の対応を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | 協働ロボットのパレタイザー | 産業用・直交型のロボットパレタイザー | 積み付けパターンの自動作成・品種の登録 | 3Dビジョンの混載パレタイズ | 機械式パレタイザー |
|---|---|---|---|---|---|
| A重い箱・袋を人が積み、腰への負担が大きい・人が集まらない | ◎ | ◎ | ○ | ||
| B置く場所が狭い・天井が低い・人の動線をふさぐ | ◎ | ◎ | |||
| C品種が多く、積み付けの設定や切り替えが追いつかない | ○ | ○ | ◎ | ○ | ○ |
| Dサイズの違う箱が混ざる・届く順番がばらばら(混載) | ○ | ◎ | |||
| E袋物の荷姿が崩れる・量が多く積む速さが足りない | △ | ○ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
◎は出典で第一の対策(または大きな効果の事例)として説明されているもの、○は有効とされるもの、△は条件によって有効なものです。記号の理由は、下の「課題の診断と解決策」の各カードと「解決技術の詳細」に出典とあわせて書いています。
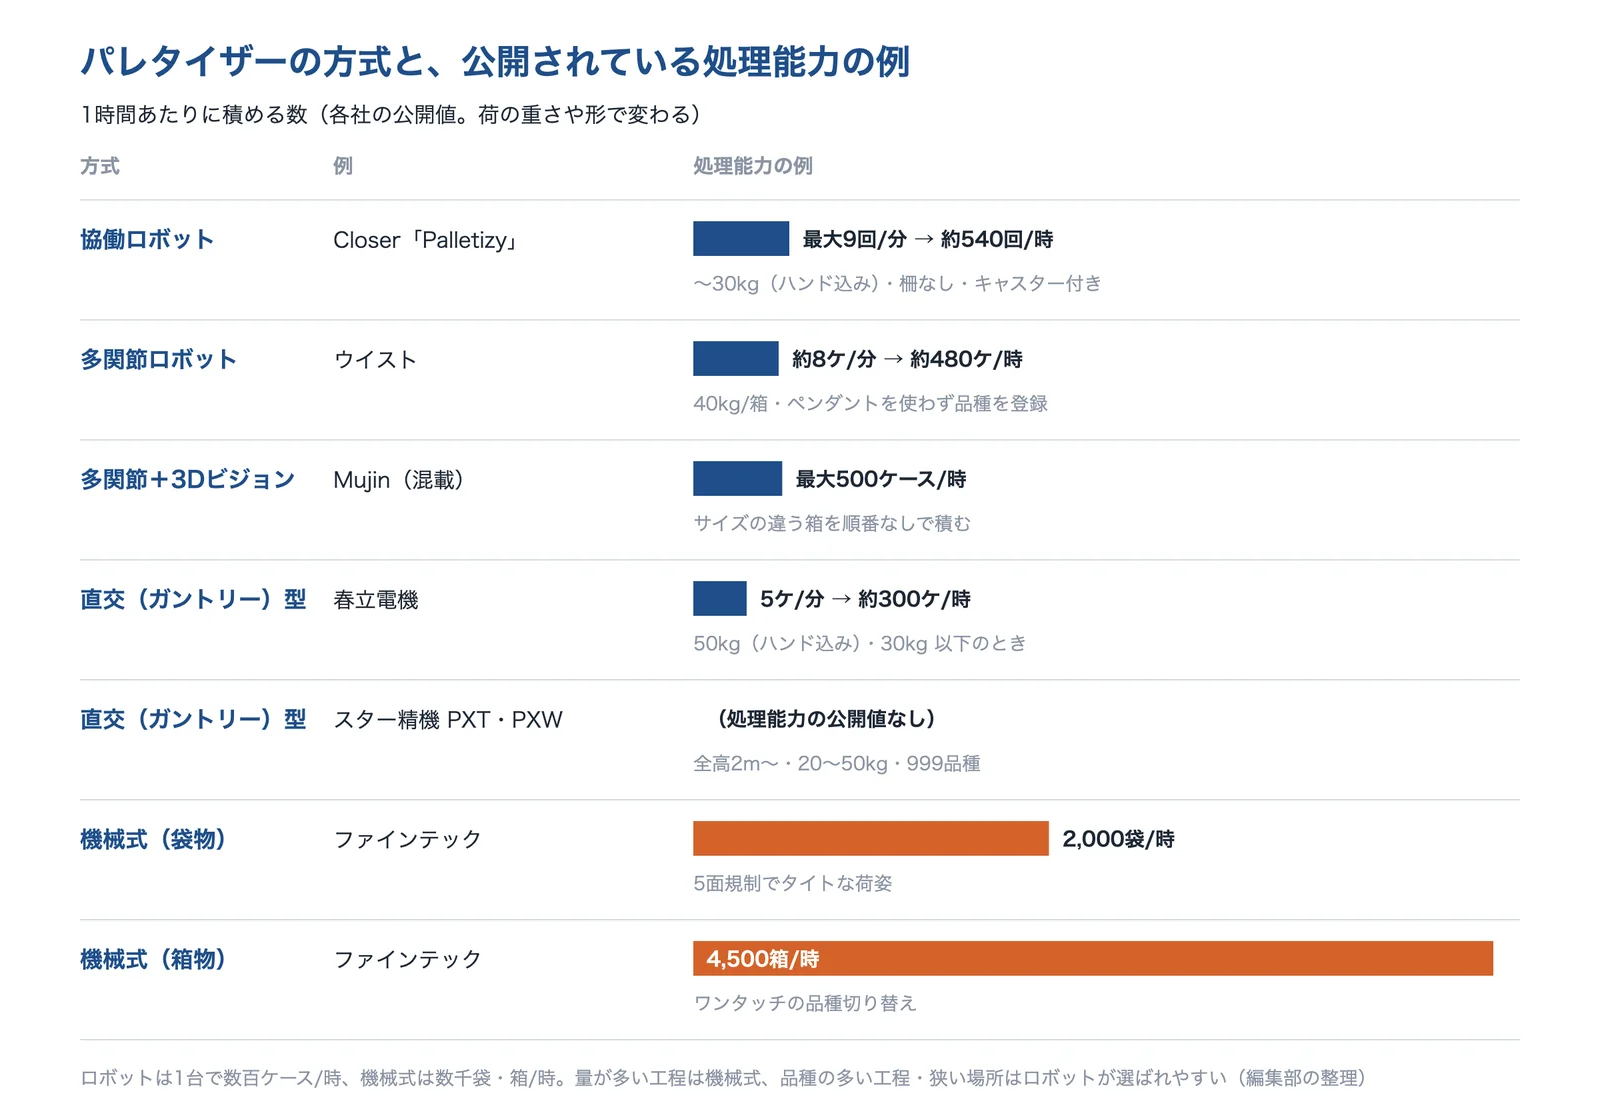
出典:Closer「小型協働パレタイズロボット」・ウイスト「ロボットパレタイザー」・Mujin「MujinRobot パレタイザー」・春立電機「高速パレタイザー」・スター精機「PXT・PXW シリーズ」・ファインテック「機械式パレッタイザ」をもとに AI(Claude)で作成
課題の診断と解決策
症状(A〜E)ごとに、起きている現象、解決に使える技術、選ぶときの注意、相談できる企業をまとめました。
重い箱・袋を人が積み、腰への負担が大きい・人が集まらない
20kg ほどの箱や袋を、1日に何百個も人の手でパレットに積んでいる。高齢の人が多く、人も集まらない。
- 起きている現象
- 腰痛予防対策指針は、人が持つ重さを男性は体重の40%以下、女性は24%以下にするよう勧めています。ただ、約2万2千人の調査では、この目安以下の重さを扱う人も、重い物を扱わない人に比べて腰痛のオッズ比が有意に高く、重さを守るだけでは腰痛を十分に防げない可能性が示されています(労働安全衛生総合研究所)。
- 解決に使える技術
- 協働ロボットのパレタイザー人のそばで、重い積み付けを肩代わりする
- 産業用・直交型のロボットパレタイザー20〜50kg の箱・袋を、柵の中や門形の枠で積む
- 機械式パレタイザー量が多い工程を、まとめて機械に任せる
ロボットの可搬重量は、ハンドを含めて協働型で約30kg、直交型で20〜50kgほどです(Closer・スター精機)。荷の重さにハンドの重さを足して収まるかを確かめます。編集部の考えでは、人の仕事は空パレットの供給と満載パレットの搬出に変わるので、パレットの交換を誰がどうするかまで決めておきます。
置く場所が狭い・天井が低い・人の動線をふさぐ
ラインの間が狭く、柵で囲った大きなロボットが入らない。天井が低い。ロボットを置くと人が通れなくなる。
- 起きている現象
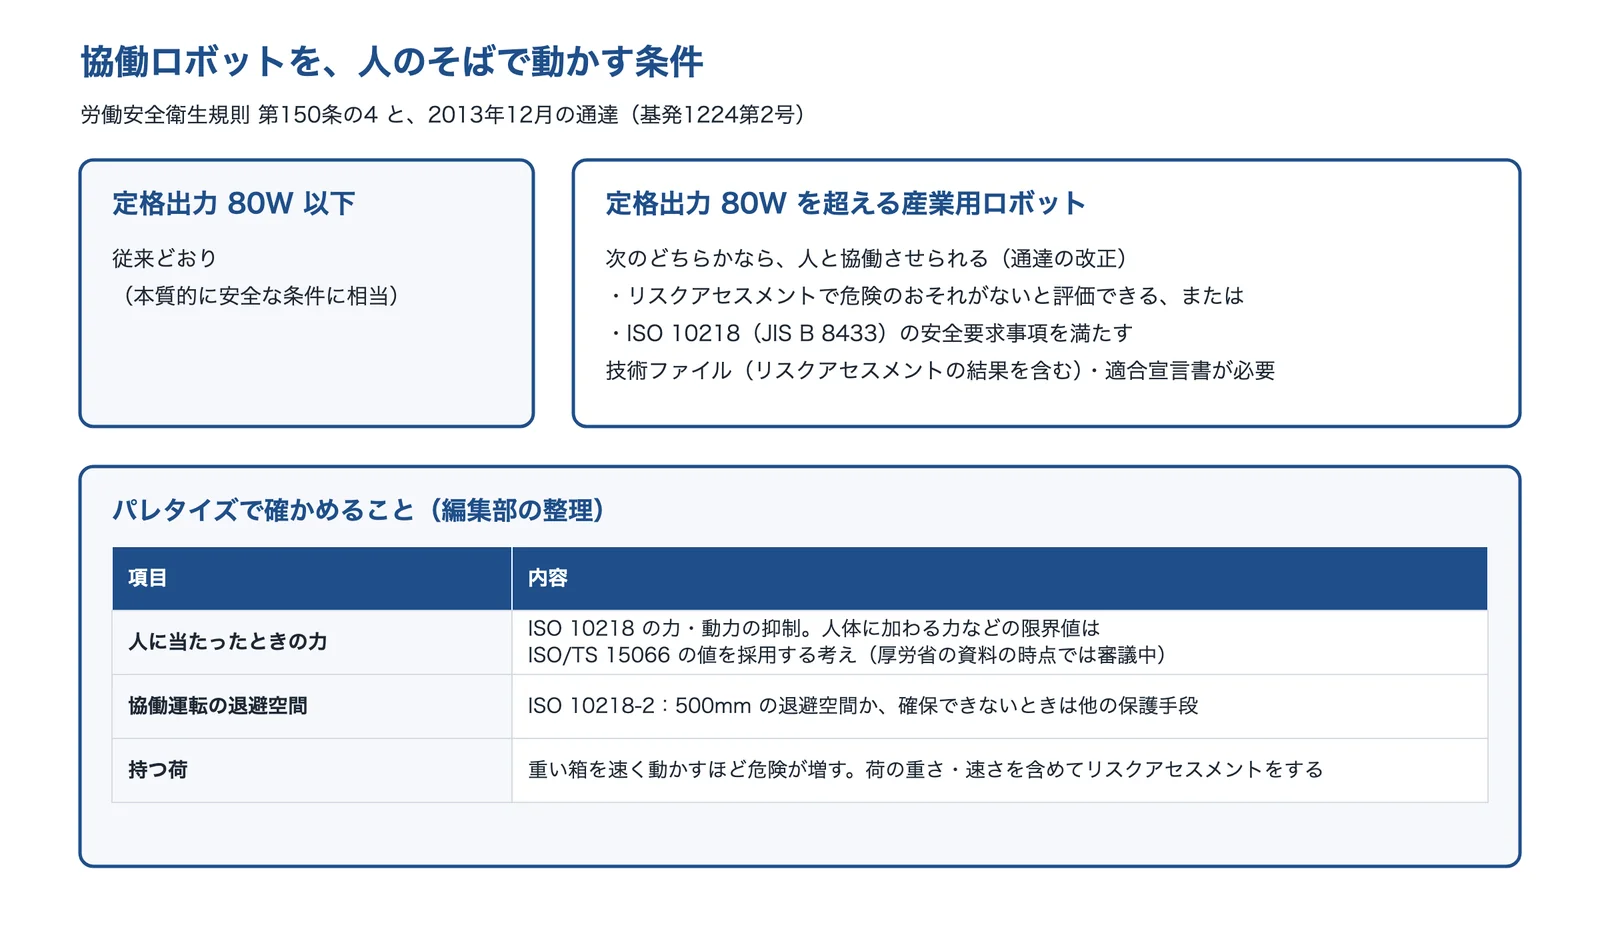
- 一般に、産業用ロボットは柵で囲うため、まわりの場所を広く取ります。定格出力80W を超える産業用ロボットは、労働安全衛生規則 第150条の4 の通達の改正(基発1224第2号)で、リスクアセスメントで危険のおそれがないと評価できるか、ISO 10218 の安全要求事項を満たせば、人と協働させられるようになりました(厚生労働省の資料)。
- 解決に使える技術
- 協働ロボットのパレタイザー1人分の場所に置き、柵なしで人のそばで動かす
- 産業用・直交型のロボットパレタイザー低全高の直交型や、1ラインに1台の小型の型を使う
Closer の協働パレタイズロボットは1人分の作業スペースに収まり、キャスターで動かせます。スター精機の PXT は全高2m からで、天井の低い現場にも入ります。協働ロボットでも、持つ箱の重さと速さを含めたリスクアセスメントは要ります。
品種が多く、積み付けの設定や切り替えが追いつかない
箱の大きさや積み方が品種ごとに違い、新しい品種のたびにロボットの教え直し(ティーチング)が要る。
- 起きている現象
- 積み付けは、箱の大きさ・パレットの大きさ・段数・段ごとの並び方の組み合わせです。品種ごとにロボットの位置を一つずつ教えると、品種が増えるほど手間が増えます。一般に、ロボットのティーチングには専用の知識が要り、現場の人だけでは直しにくいのが悩みです。
- 解決に使える技術
- 積み付けパターンの自動作成・品種の登録箱とパレットの寸法から積み付けを自動で作り、品種を登録する
- 3Dビジョンの混載パレタイズ動きをその場で作り、ティーチングをなくす
- 機械式パレタイザーワンタッチで品種を切り替える
Closer は箱とパレットのサイズを入力するだけで積み付けのレイアウトを自動で作り、スター精機は積み付けパターンの自動演算と999品種の登録、ウイストはペンダントを使わずに新しい品種を登録できるとしています。品種の数と、1日に何回切り替えるかを先に数えておきます。
サイズの違う箱が混ざる・届く順番がばらばら(混載)
出荷先ごとに、大きさの違う箱を1枚のパレットやかご車に積む。どの箱がどの順番で来るか決まっていない。
- 起きている現象
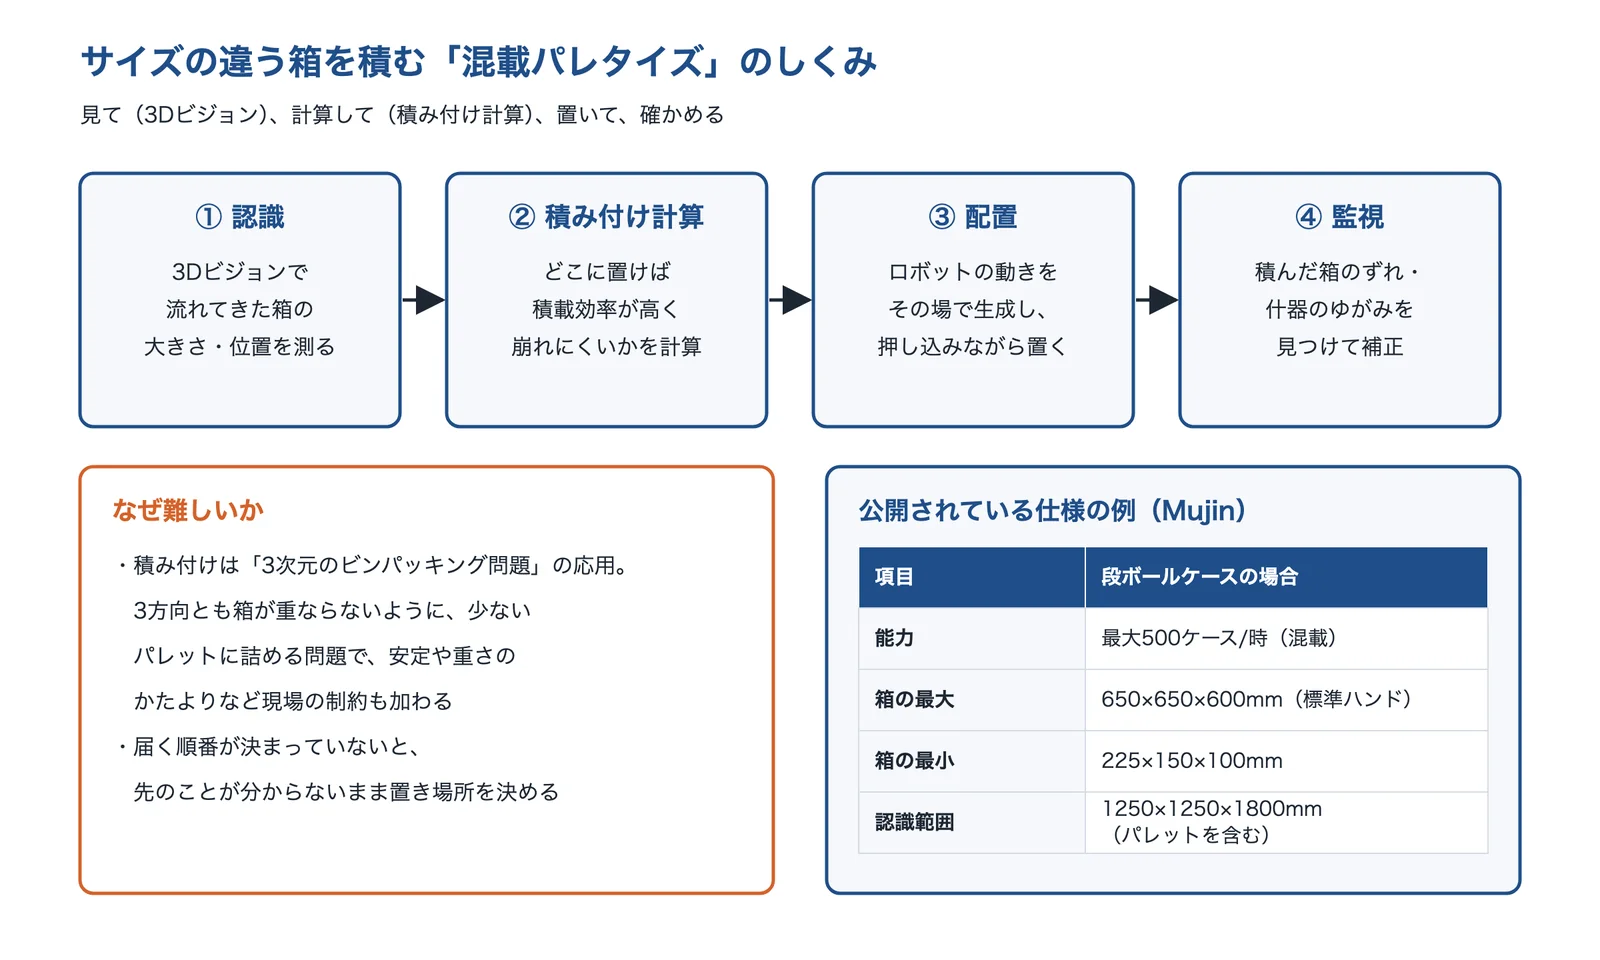
- サイズの違う箱を積む混載パレタイズは、3方向とも箱が重ならないようにして、少ないパレットに詰める3次元のビンパッキング問題の応用で、安定や重さのかたよりなど現場の制約も加わります(ウォータールー大学の論文)。決まったパターンを選ぶだけでは積めません。
- 解決に使える技術
- 3Dビジョンの混載パレタイズ流れてくる箱を3Dで測り、その場で置き場所を計算する
- 積み付けパターンの自動作成・品種の登録積載効率と崩れにくさを計算で比べる
Mujin は、混載でも最高500ケース/時で、順立てなしの積み付けに対応し、ロボットの動きを考慮した積み付け計算をするとしています。扱える箱の大きさ(同社の標準ハンドで最大650×650×600mm・最小225×150×100mm)に、自社の箱が入るかを確かめます。
袋物の荷姿が崩れる・量が多く積む速さが足りない
米・粉・肥料・樹脂などの袋は形が決まらず、積むと荷姿が崩れる。量が多く、ロボット1台では追いつかない。
- 起きている現象
- 袋物は固形でないため、積み付けに高い技術とノウハウが要るとされます(ファインテック)。トラック輸送では、路面の凹凸の振動・衝撃、急ブレーキや急発進、カーブの遠心加速度で荷崩れが起きます(全日本トラック協会)。積んだときの荷姿の良し悪しが、輸送中の崩れにも響きます。
- 解決に使える技術
- 機械式パレタイザー毎時数千袋を、まわりから押さえてタイトに積む
- 産業用・直交型のロボットパレタイザー袋をすくう・吸着するハンドで積む
- 協働ロボットのパレタイザー量の少ない大袋の積み付けに使う
ファインテックの機械式は袋物で2,000袋/時で、5面規制でタイトな荷姿にするとしています。ロボットの公開値は毎分5〜9回(毎時300〜540回)ほどなので、1時間に積む数から、ロボットか機械式かを先に決めます。
なぜ、パレタイズの自動化が求められているのか
人の手で積む負担は、重さの目安を守っても残る
厚生労働省の「職場における腰痛予防対策指針」は、人が持つ重さを男性は体重の40%以下、女性は24%以下にするよう勧めています。日本人の平均体重で計算すると、男性67kg なら約27kg、女性54kg なら約13kgです。ところが、重い物を持ち上げ・運ぶ労働者21,924人の調査では、この目安以下の重さを扱う人も、重い物を扱わない人に比べて腰痛のオッズ比が有意に高くなりました(岩切ら、労働安全衛生総合研究所)。
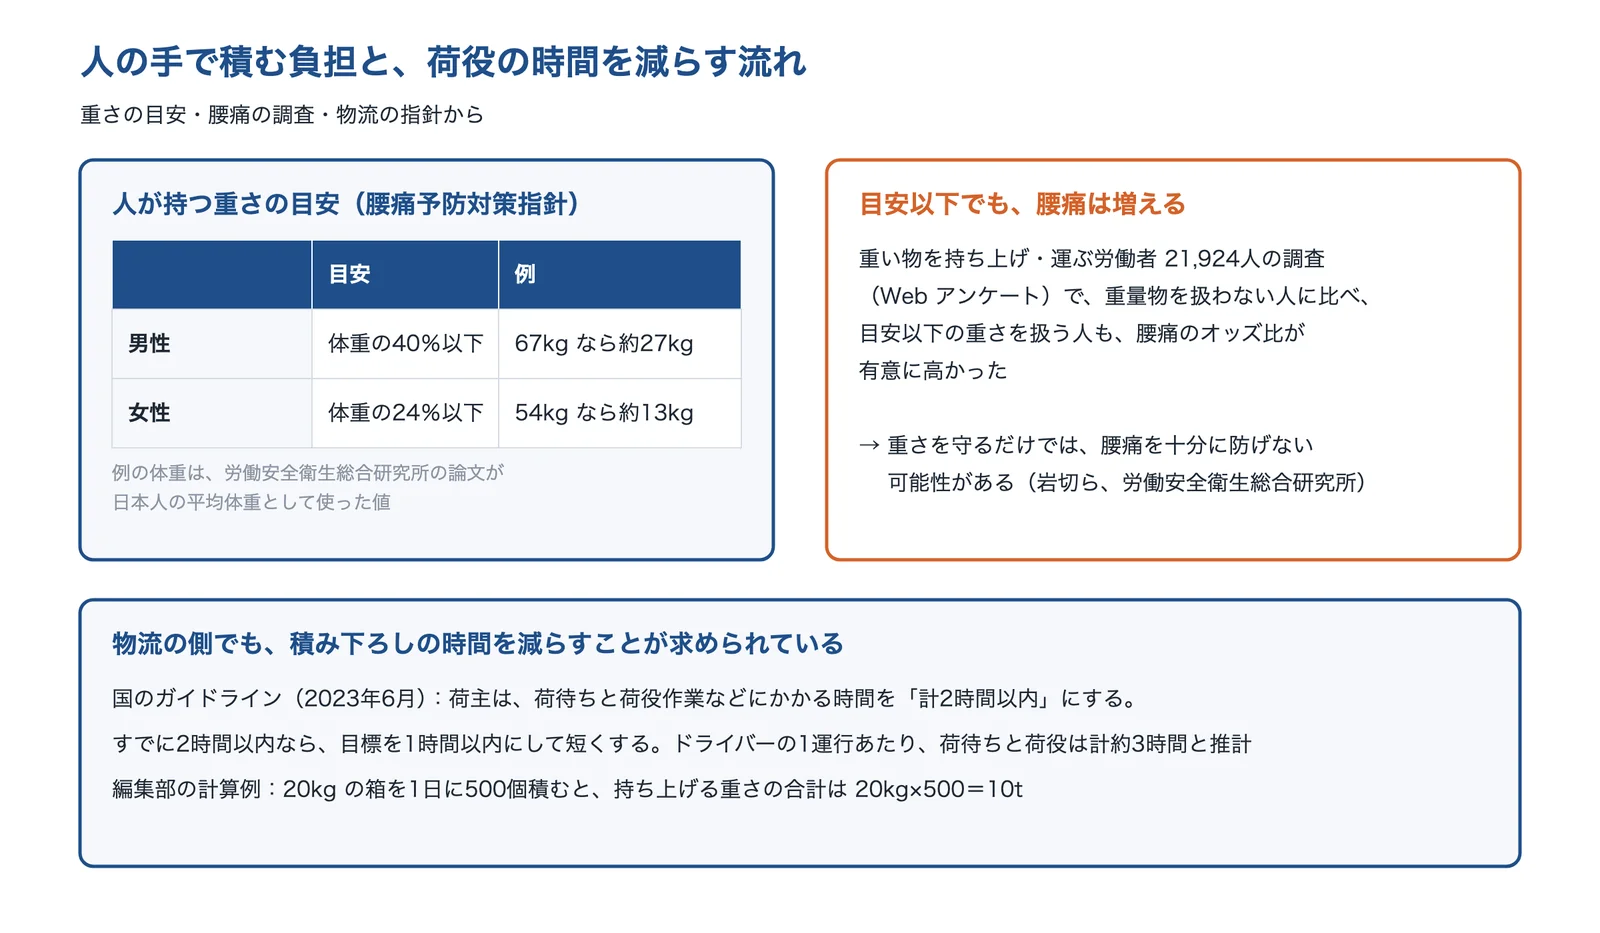
出典:労働安全衛生総合研究所「体重に対する割合による重量制限と腰痛の関係」・経済産業省・農林水産省・国土交通省「物流の適正化・生産性向上に向けた…ガイドライン」と編集部の計算をもとに AI(Claude)で作成
物流の側でも、積み下ろしの時間を減らすことが求められています。2023年6月の国のガイドラインは、荷主が荷待ちと荷役作業などの時間を計2時間以内にし、すでに2時間以内なら1時間以内を目指すとしています。トラックドライバーの1運行あたり、荷待ちと荷役などは計約3時間と推計されています。
荷崩れは、積み方で起きにくくできる
全日本トラック協会の資料は、走行中の荷崩れの原因を、路面の凹凸からくる振動・衝撃、急制動や急発進の衝撃、カーブや曲がり角の急旋回の遠心加速度としています。同じ寸法のカートンは、段ごとに配列のパターンを変えて積むと、上下のカートンがわずかにくいこんで横すべりしにくくなり、パレット積みではピンホイール積み(資料の表記は「ピンホール積み」)やレンガ積みが一般化しているとしています。
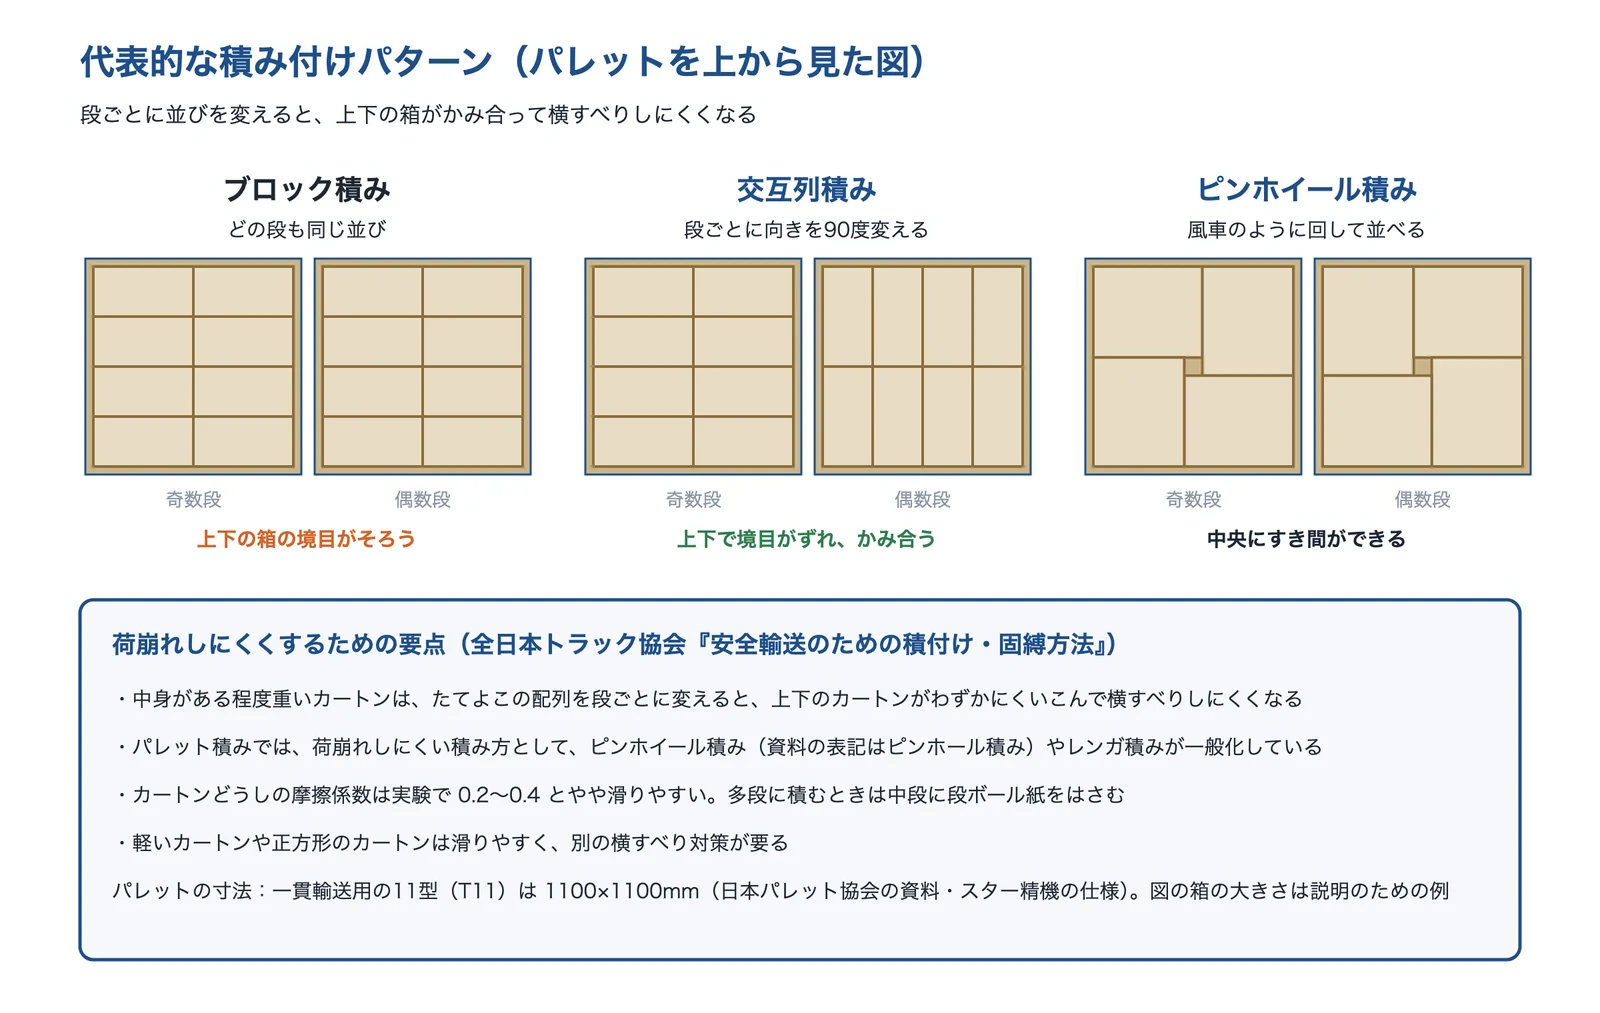
出典:全日本トラック協会『安全輸送のための積付け・固縛方法』・日本パレット協会「パレット標準化の現状と課題」・スター精機「PXT・PXW シリーズ」と編集部の解説をもとに AI(Claude)で作成
カートンどうしの摩擦係数は実験で0.2〜0.4とやや滑りやすく、多段に積むときは中段に段ボール紙をはさむと、横すべりへの抵抗が増えて荷崩れしにくくなるとしています。パレットの寸法は、日本パレット協会の資料によると、JIS Z 0601 の一貫輸送用パレットで今も規定されているのは11型だけです(11型〔T11型〕は1100×1100mm。スター精機の仕様の表記)。積み付けの自動化では、このパレットの上で、どの並びで何段積むかを決めることになります。
出典:体重に対する割合による重量制限と腰痛の関係(岩切ら)|労働安全衛生総合研究所、物流の適正化・生産性向上に向けた荷主事業者・物流事業者の取組に関するガイドライン(2023年6月)|経済産業省・農林水産省・国土交通省、安全輸送のための積付け・固縛方法(全日本トラック協会)を収録した報告書|労働安全衛生総合研究所、パレット標準化の現状と課題(日本パレット協会、2021年9月)|国土交通省、直交ロボットパレタイザー PXT・PXW シリーズ|スター精機
解決技術の詳細
協働ロボットのパレタイザー
協働ロボットは、人に触れると止まるなどの安全機能を持ち、人のそばで動かせるロボットです。厚生労働省の資料によると、定格出力80W 以下のロボットは従来どおりで、80W を超えるものは、2013年12月の通達(基発1224第2号)による労働安全衛生規則 第150条の4 の施行通達の改正で、リスクアセスメントで危険のおそれがないと評価できるか、ISO 10218 の安全要求事項を満たす場合に、人と協働させられるようになりました。技術ファイルと適合宣言書が要ります。
出典:厚生労働省「産業用ロボットの安全規格について」と編集部の整理をもとに AI(Claude)で作成
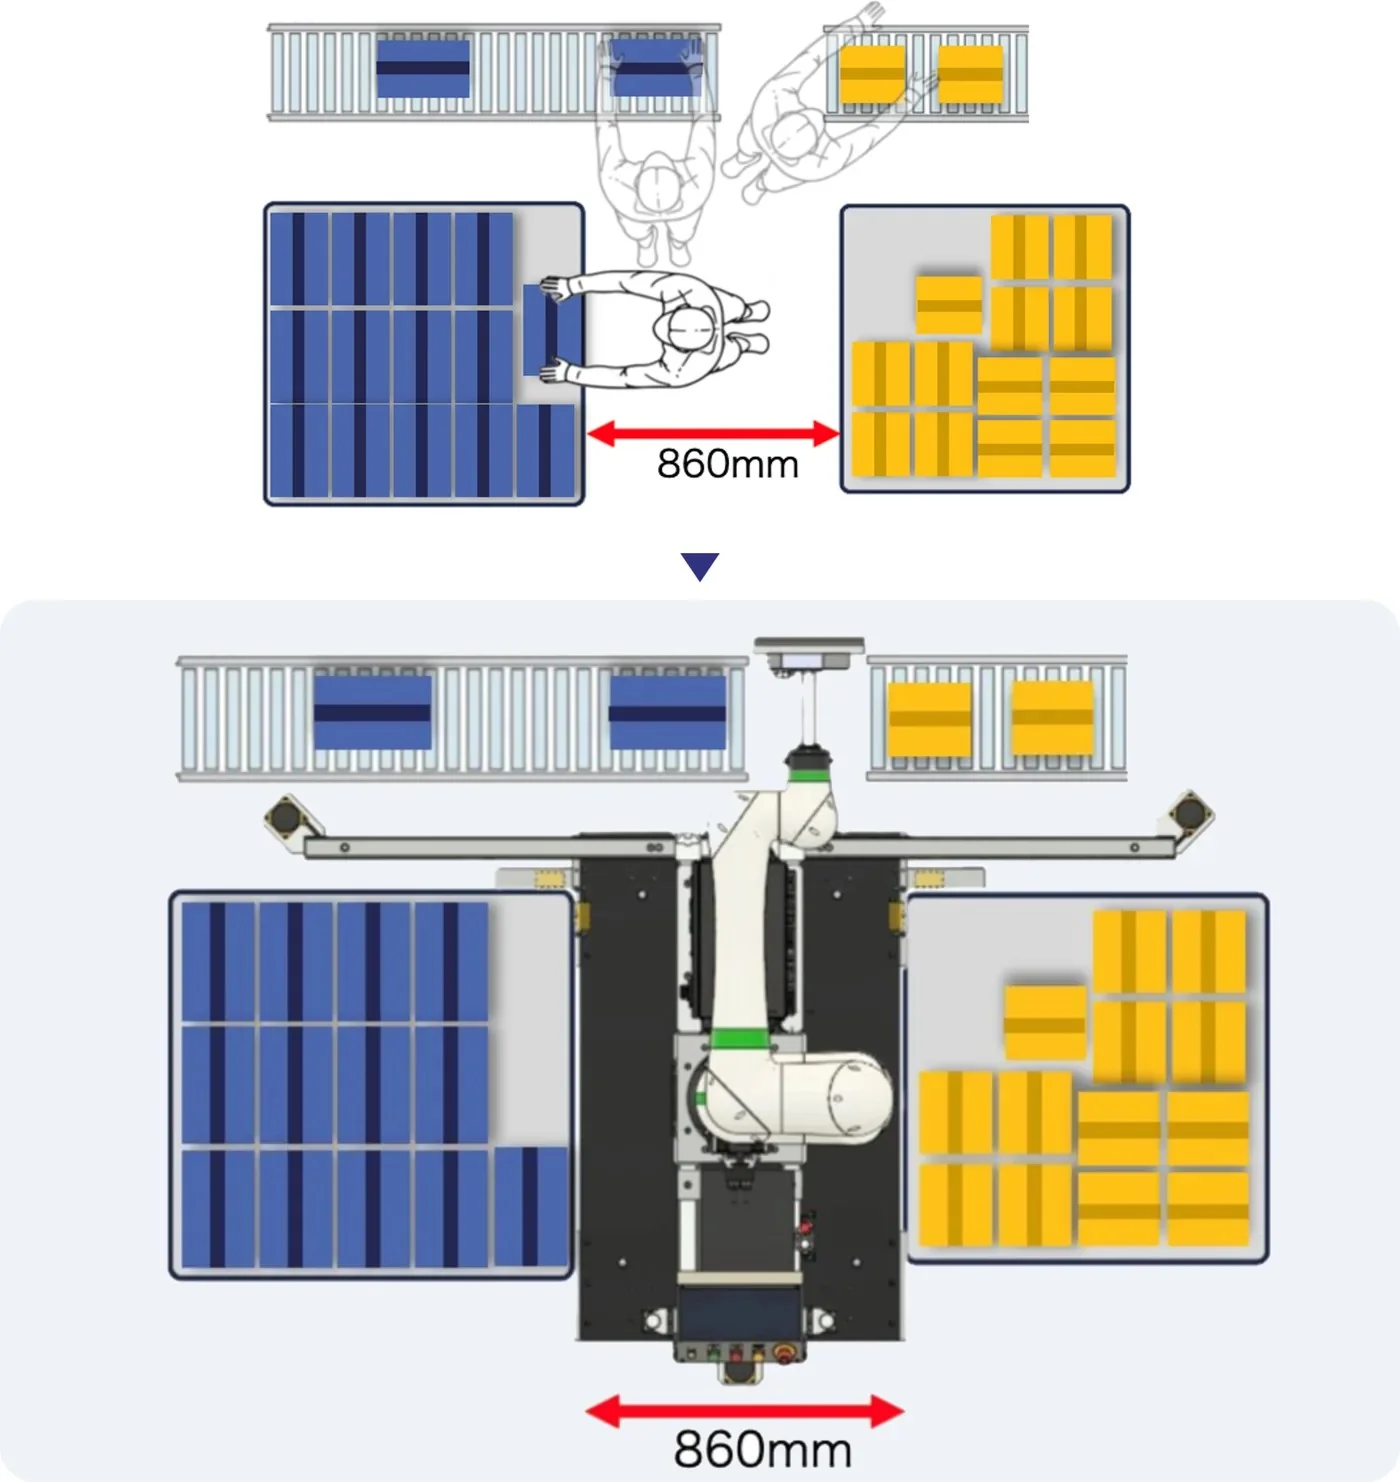
Closer の Palletizy は、協働ロボットのセーフティーセンサーで人に接触すると自動で止まり、幅3,150mm・長さ1,330mm・高さ2,500mm の大きさで、可搬重量は約30kg(ハンド込み)、最大9回/分です。1台で2つのラインから積める型もあり、片側のパレットを交換している間も、もう片側は積み続けられるとしています。同じ資料によると、ISO 10218-2 は、協働運転で500mm の退避空間か、確保できないときは他の保護手段を求めています。
産業用・直交型のロボットパレタイザーと専用ハンド
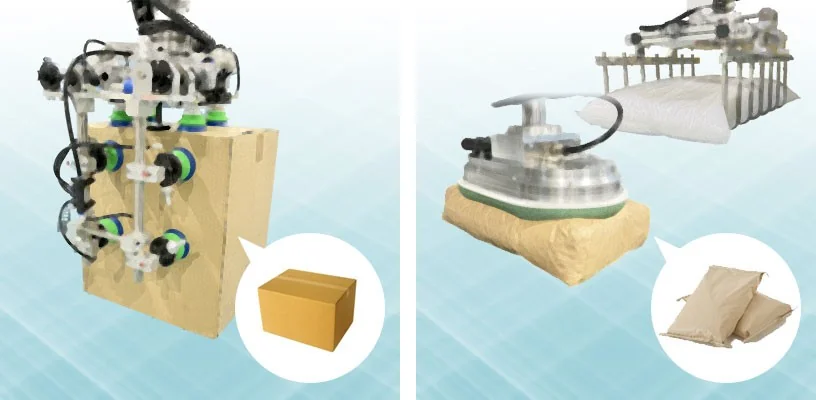
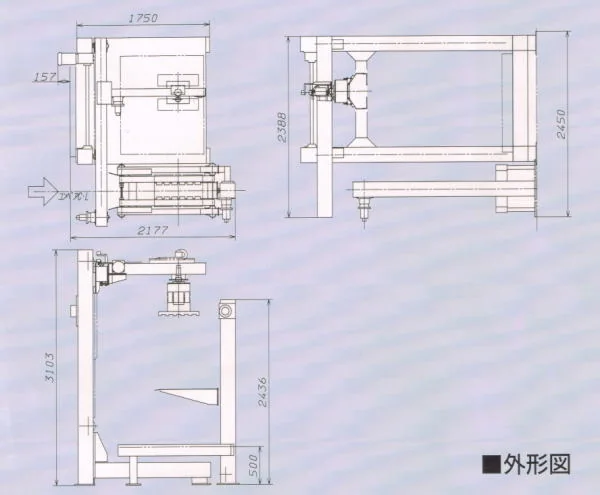
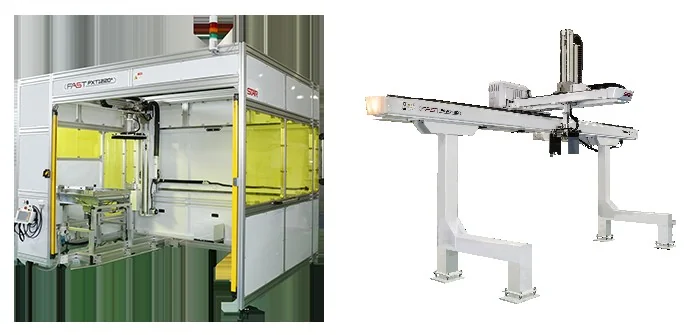
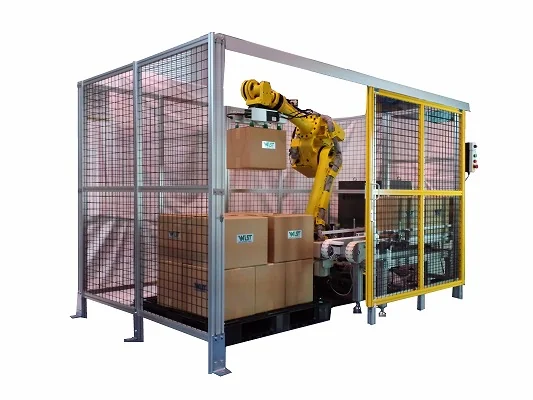
柵で囲う産業用ロボット(多関節)や、門形の枠の中で縦・横に動く直交型のロボットで積む方式です。ウイストの多関節ロボットのパレタイザーは、可搬重量40kg/箱、約8ケ/分で、各ラインに1台ずつ置いても人の動線を分断しないとしています。スター精機の直交型は、多関節ロボットと比べて基礎工事が要らず、PXT シリーズは全高2m からで天井の低い現場にも入ります。春立電機の5軸の直交型は、可搬重量50kg(ハンド込み)、5ケ/分(30kg 以下)で、ケースも袋物も積めるとしています。
出典:スター精機「ロボットパレタイザー専用サイト」
荷に合わせてハンドを選ぶことが、つかみ損ねや荷の傷を防ぐ要になります。スター精機は、一般の段ボールに吸着パッド、ミシン目付きの段ボール(缶ビール・ペットボトル用)に上面のスポンジ吸着、差し込み式の段ボールに挟むハンド、米・小麦・樹脂の材料袋に吸着してすくうハンド、通い箱に爪のハンドを使い分けています。
積み付けパターンの自動作成と品種の登録
品種が多い現場では、積み付けのパターンを作る手間と、品種を切り替える手間を減らすことが要になります。Closer は箱とパレットのサイズを入力するだけで積み付けのレイアウトを自動で作り(特許取得済み)、動作も自動で調整するとしています。スター精機は、専用画面で積み付けパターンを選んでティーチングし、999品種を登録でき、箱の積み付けパターンの自動演算でティーチングを支え、プログラムのバグの処理を減らすとしています。
出典:春立電機「高速パレタイザー」
ウイストは、ロボットペンダントを使わずに、経験のないパートの人でも新しい品種を登録できるとしています(120品種)。春立電機は、積み付けパターンの変更をワンタッチでできるとしています。編集部の考えでは、品種ごとに「箱の寸法・重さ・段数・段ごとの並び」を表にしておくと、どの方式でも登録の手間が減ります。
3Dビジョンの混載パレタイズ
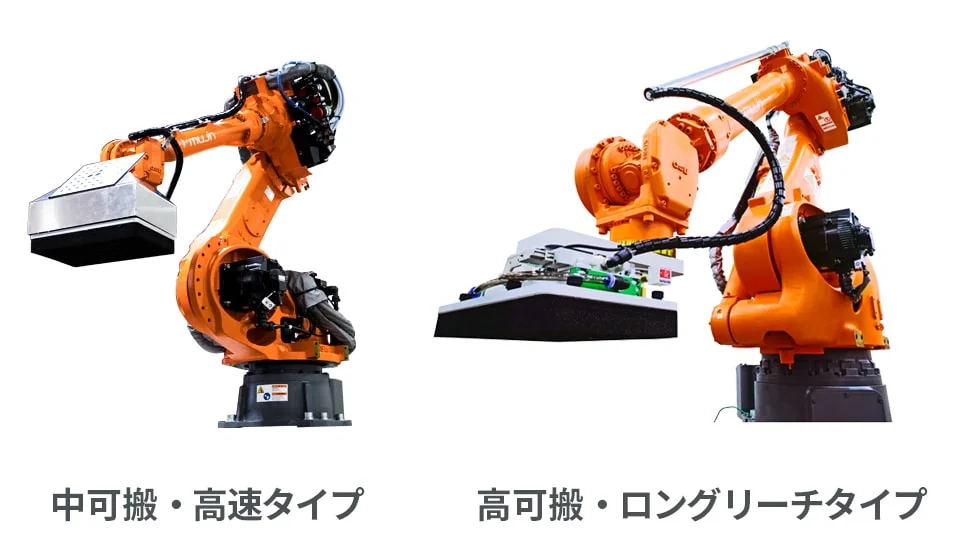
サイズの違う箱を順番なしで積むには、流れてくる箱を3Dビジョンで測り、その場で置き場所を計算します。積み付けは3次元のビンパッキング問題の応用で、安定や重さのかたよりなど現場の制約も加わります(ウォータールー大学の論文)。Mujin は、独自の3Dビジョンで無地の箱も含めて認識し、コントローラがロボットの動きをリアルタイムで作るので、完全ティーチレスで動くとしています。
出典:Mujin「MujinRobot パレタイザー」・Yan「Three-dimensional Bin Packing in Mixed-case Palletization」をもとに AI(Claude)で作成
Mujin は、ワークを押し込みながら置く、出荷ラベルを外向きに置く、什器のゆがみを認識して補正する、積んだ商品のずれを検知する、といった機能を持ち、1台でパレット・かご車・カートラックに積めるとしています。
出典:Mujin「MujinRobot パレタイザー」
機械式パレタイザー
一般に、ロボットアームを使わず、コンベヤーやベルトなどの機構で荷を並べて積む方式です。ファインテックが販売する機械式(不二輸送機工業が開発)は、袋物で2,000袋/時、箱物で4,500箱/時の処理能力で、5面規制でタイトな荷姿にし、ワンタッチの品種切り替えで多品種にも対応するとしています。袋物用は製粉・製糖・肥料・飼料・石油化学、箱物用は飲料・薬品などで使われているとしています。
公開されているロボットの処理能力は、毎時数百ケースです。編集部の考えでは、1時間に積む数が千を超える工程は機械式を、品種が多い・場所が狭い工程はロボットを、まず候補にすると絞りやすくなります。
出典:産業用ロボットの安全規格について(資料6)|厚生労働省、小型協働パレタイズロボット|Closer、1ラインに1台の低コストロボットパレタイザー|ウイスト、ロボットパレタイザー専用サイト|スター精機、直交ロボットパレタイザー PXT・PXW シリーズ|スター精機、高速パレタイザー|春立電機、Three-dimensional Bin Packing in Mixed-case Palletization(Yan, 2015)|University of Waterloo、MujinRobot パレタイザー|Mujin、機械式パレッタイザ|ファインテック
パレタイズの自動化の技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。小型の協働パレタイズロボットの会社、取出ロボットの技術を生かした直交型のメーカー、包装機械のメーカー、3Dビジョンと制御の会社、機械式パレタイザーの会社、直交型パレタイザーを作る電機メーカーを挙げました。
株式会社Closer|箱とパレットの大きさを入れるだけで積み付ける、小型の協働パレタイズロボット
Closerとは
Closer は、2021年11月に設立された、ロボットの開発・製造・販売・保守を行う会社です。本社は茨城県つくば市天王台にあります。小規模な工場向けの小型協働パレタイズロボット「Palletizy」を出しています。
Closerの得意技術
| 技術 | 内容 |
|---|---|
| 小型・可動式 | 1人分の作業スペースに収まり、既存の製造ラインに導入できるとしている。キャスター付きで移動でき、複数のラインにも使える。寸法は幅3,150mm・長さ1,330mm・高さ2,500mm、可搬重量は約30kg(ハンド込み)、最大9回/分、積付高さ1,900mm |
| オートレイアウト(特許取得済) | 箱とパレットのサイズを入力するだけで、積み付けのレイアウトを自動で作り、パレタイズの動作も自動で調整する。段ボールやパレットのサイズの変更はタッチパネルで設定する |
| 協働ロボットとマルチライン | 協働ロボットのセーフティーセンサーで、人に接触すると自動で止まる。1台で1つのラインからも2つのラインからも積め、2ラインのときは左右のパレットに別の品種・レイアウトを割り当て、片側の交換中ももう片側は積み続けられる |
ロボットアームはファナック製です。ご利用いただける実行形式(シングル・マルチ)は、契約・発注時の仕様で決まるとしています。
Closerが解決できる課題
- 狭い既存ラインで、段ボール箱や大袋の積み付けを自動化したい
- ロボットの知識がなくても、箱やパレットの変更を現場で設定したい
- 2つのラインの積み付けを1台にまとめたい
公開されている実績
- 半生菓子メーカーの天恵製菓で、非常に狭い既存ラインに導入。半日の講習で現場の人が微調整できたと紹介している
出典:Closer「小型協働パレタイズロボット」
出典:会社情報|Closer、小型協働パレタイズロボット|Closer
株式会社スター精機|天井の低い現場にも入る、直交型のロボットパレタイザー
スター精機とは
スター精機は、愛知県丹羽郡大口町に本社・工場がある、射出成形の取出ロボットのメーカーです。取出ロボットで培った技術を、物流現場の人手不足と重労働の改善に生かすとして、直交型のロボットパレタイザーを出しています。
スター精機の得意技術
| 技術 | 内容 |
|---|---|
| 低全高・移動できる | PXT シリーズは全高2m~で、天井が低い現場やクリーンルームにも入る。安全柵・エリアセンサー・引き込みコンベヤーが一体で、キャスター付きで移動できる。対応パレットは T11型(1100×1100mm)、型によって T14型(1100×1400mm)まで |
| 直交型の利点 | 可搬重量は型により20・35・50kg(ハンド込み)。多関節ロボットと比べて基礎工事が要らず、低価格で導入できるとしている。PXW シリーズは複数のパレットや六輪台車・かご台車にも対応する |
| ハンドと品種 | 段ボールの吸着パッド、ミシン目付き段ボールの上面スポンジ吸着、差し込み式段ボールの把持、米・小麦・樹脂の材料袋のすくいハンド、通い箱の爪ハンドなどを作る。専用画面で積み付けパターンを選んでティーチングし、999品種を登録できる。箱の積み付けパターンの自動演算機能もある |
ロボットを動かすには、AC200V と 0.5MPa のエアー源が必要としています。
スター精機が解決できる課題
- 天井が低い・狭い現場で、段ボール箱の積み付けを自動化したい
- 20kg ほどの箱を人が積んでいる作業をなくしたい
- 段ボール・袋・通い箱など、荷に合ったハンドを作ってほしい
出典:スター精機「ロボットパレタイザー専用サイト」
出典:会社概要|スター精機、ロボットパレタイザー専用サイト|スター精機、直交ロボットパレタイザー PXT・PXW シリーズ|スター精機
株式会社ウイスト|1ラインに1台置ける、省スペースのロボットパレタイザー
ウイストとは
ウイストは、京都府相楽郡精華町に本社がある、充填機・洗瓶機などを手がける会社です。松山事業所(愛媛県東温市)もあります。包装作業場向けのロボットパレタイザーを出しています。
ウイストの得意技術
| 技術 | 内容 |
|---|---|
| 極省スペース | 多関節ロボットで省スペースにし、ラインの間が狭い場合や各ラインに1台ずつ置いても、人の動線を分断しないで自動パレタイジングができるとしている |
| 簡単ティーチング | 独自の簡単ティーチングで、ロボットペンダントを使わず、スキルや経験のないパートの人でも調整や新しい品種の登録ができるとしている。品種の登録は120品種(積み付けパターンは要相談) |
| 仕様 | 積付能力は約8ケ/分、可搬重量は40kg/箱(ハンドの選び方で変わる)、積付高さは標準で最大1,600mm(パレット上面から)。ハンドは上面吸着で、サイドグリップ吸着式・サーボグリップ式も選べる。安全柵のインターロックや自動パレットチェンジャーは運用に合わせて対応する |
使用するロボットはファナック製の R-1000iA です。
ウイストが解決できる課題
- 包装ラインごとに、小さなパレタイザーを置きたい
- パートの人でも、新しい品種の積み付けを登録できるようにしたい
- 充填・包装から積み付けまで、まとめて相談したい
出典:ウイスト「1ラインに1台の低コストロボットパレタイザー」
出典:会社情報|ウイスト、1ラインに1台の低コストロボットパレタイザー|ウイスト
株式会社Mujin|3Dビジョンでサイズの違う箱を積む混載パレタイズ
Mujinとは
Mujin は、東京都江東区辰巳に東京本社がある、ロボットの知能化(ロボットコントローラと3Dビジョン)の会社です。物流向けに、混載でも積めるパレタイザーやデパレタイザーを出しています。
Mujinの得意技術
| 技術 | 内容 |
|---|---|
| 混載の能力 | 混載での積み付けでも最高500ケース/時としている。順立てなしの積み付けに対応し、ロボットの動きを考慮しながら積載効率の高い荷姿をシミュレートする最適積み付け計算機能(同社は世界初としている)もある |
| 3Dビジョンとコントローラ | 独自の3Dビジョンで、無地の箱も含めて認識する。Mujinコントローラが、周辺の環境や与えられたタスクに合わせてロボットの動きをリアルタイムで作るので、完全ティーチレスで動くとしている。主要メーカーのロボットに対応する |
| 積み付けの機能 | ワークを押し込みながら配置する、出荷ラベルを外向きに優先して置く、什器のゆがみを認識して補正する、積んだ商品のずれを検知する。1台でパレット・かご車・カートラックに積め、ハンドを替えれば袋物・コンテナにも対応する |
段ボールケースの標準仕様は、最大650×650×600mm(標準ハンド)・最小225×150×100mm、認識範囲は1250×1250×1800mm(パレットを含む)です。
Mujinが解決できる課題
- サイズの違う箱を、届いた順に積み付けたい(混載)
- パレット・かご車など、複数の什器に1台で積みたい
- ティーチングなしで、品種の変化に対応したい
公開されている実績
- PALTAC で、1台で3種の什器(パレット・カゴ車・カートラック)へ日用品のケースを積み付け
- ローム・ロジステックで、深夜にバケット自動倉庫への入庫作業を担う積み付けロボット
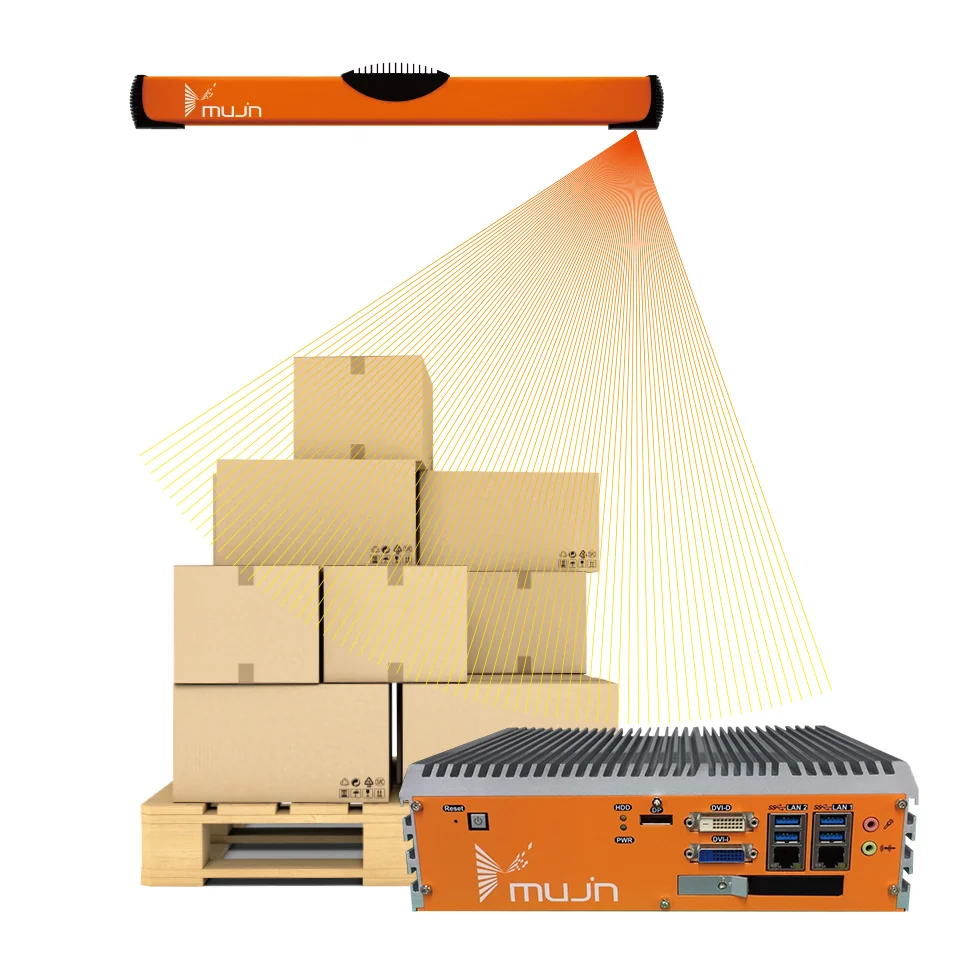
出典:Mujin「MujinRobot パレタイザー」
出典:会社概要・沿革|Mujin、MujinRobot パレタイザー|Mujin
ファインテック株式会社|袋物・箱物を毎時数千個積む機械式パレタイザー
ファインテックとは
ファインテックは、東京都千代田区神田佐久間町に本社がある、マテハン・物流システムの会社です。不二輸送機工業が開発した機械式パレタイザーの販売と、セットアップ・メンテナンスを行っています。
ファインテックの得意技術
| 技術 | 内容 |
|---|---|
| 超高速の処理 | 機械式パレタイザーの処理能力は袋物で2,000袋/時、箱物で4,500箱/時としている。袋物・段ボールケース・ポリケースなどを高速・大量に積む現場に向く |
| 袋物の積み付け | 固形でない袋物は積み付けに高い技術とノウハウが要るとし、5面規制でタイトな荷姿にする。製品の比重で厚みが変わる袋の荷姿を一定の高さに押さえ、自動倉庫のラックに収められる構造(自動調整方式)にもなっている |
| 多品種と省エネ | ベルト式で多品種の積み付けができ、ワンタッチ式の品種切り替えで多品種に対応する。油圧をやめてインバーターやサーボモーターを使い、省エネ・低騒音にしている |
袋物用は製粉・製糖・肥料・飼料・石油化学など、箱物用は飲料・薬品などの業界で使われているとしています。
ファインテックが解決できる課題
- 米・粉・肥料・樹脂などの袋を、毎時千袋以上積みたい
- 柔らかい袋でも、崩れにくい荷姿にしたい
- 古い機械式パレタイザーのメンテナンスを相談したい
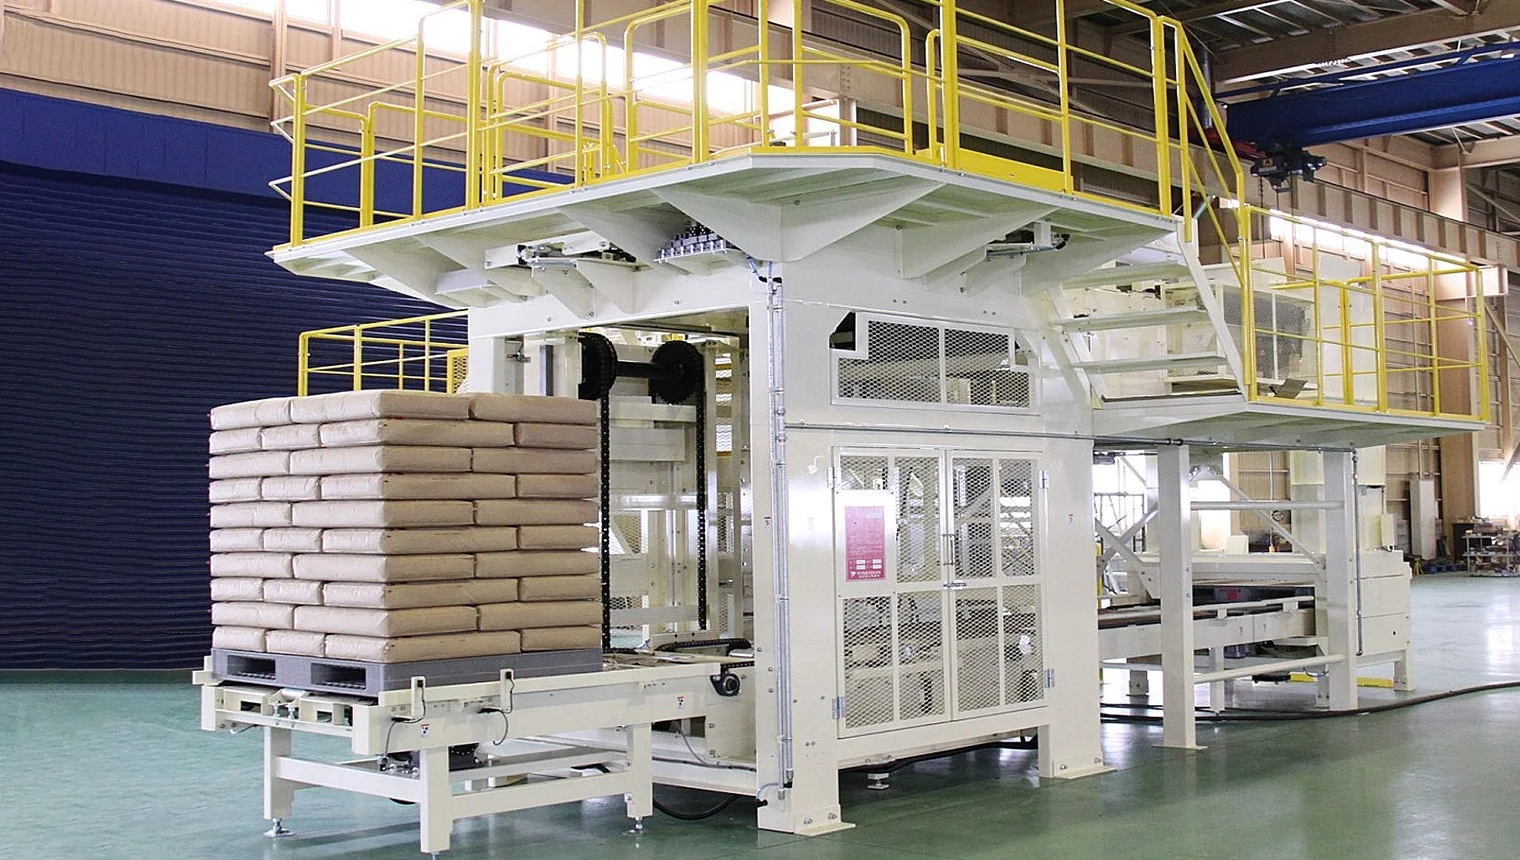
出典:ファインテック「機械式パレッタイザ」
出典:会社概要|ファインテック、機械式パレッタイザ|ファインテック
春立電機株式会社|袋物も積める5軸の直交型パレタイザー
春立電機とは
春立電機は、愛知県春日井市に本社がある、電子機器や産業用ロボット・メカトロニクス機械の設計・製作・販売の会社です(1976年に春立電機製作所として設立)。省エネ・省スペースの5軸の直交型パレタイザーを作っています。
春立電機の得意技術
| 技術 | 内容 |
|---|---|
| 5軸の直交座標型 | X・Y・Z1・Z2・θ の5軸で、可搬重量は50kg(ハンド込み)、最大積み付け能力は5ケ/分(可搬重量30kg 以下)、繰り返し停止精度は ±3mm。ケース・袋物を問わず積み付けられるとしている |
| 省スペース・簡単操作 | 従来のワーキングスペースに置けるので、余分な据付場所をとらないとしている。積み付けパターンの変更はワンタッチで、高齢の人でも操作できるとしている |
| 安全と費用 | 直交座標型なので動く範囲がひと目で分かり、センサー付きの安全柵(オプション)と組み合わせる。従来のパレタイザーの約1/2のコストで設置できるとしている |
現場の生産ラインに合わせて設計するとしています。
春立電機が解決できる課題
- 袋物の積み付けを、小さな設備で自動化したい
- 動く範囲が分かりやすいパレタイザーにしたい
- 費用を抑えて積み付けを自動化したい
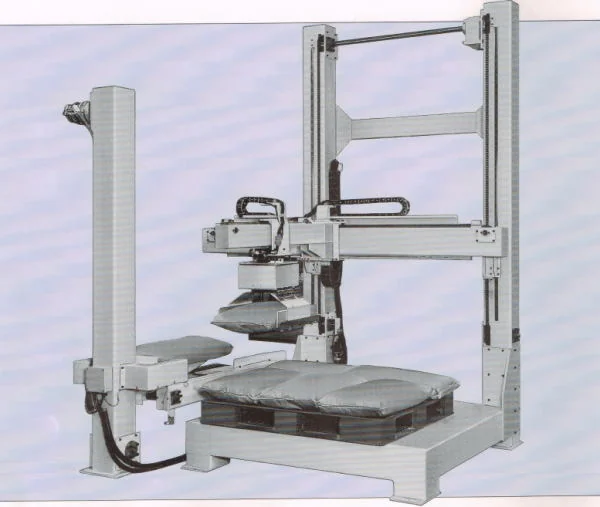
出典:春立電機「高速パレタイザー」
選ぶ前に確かめる条件
パレタイザーを相談する前に、次のことを整理しておくと話が早く進みます。
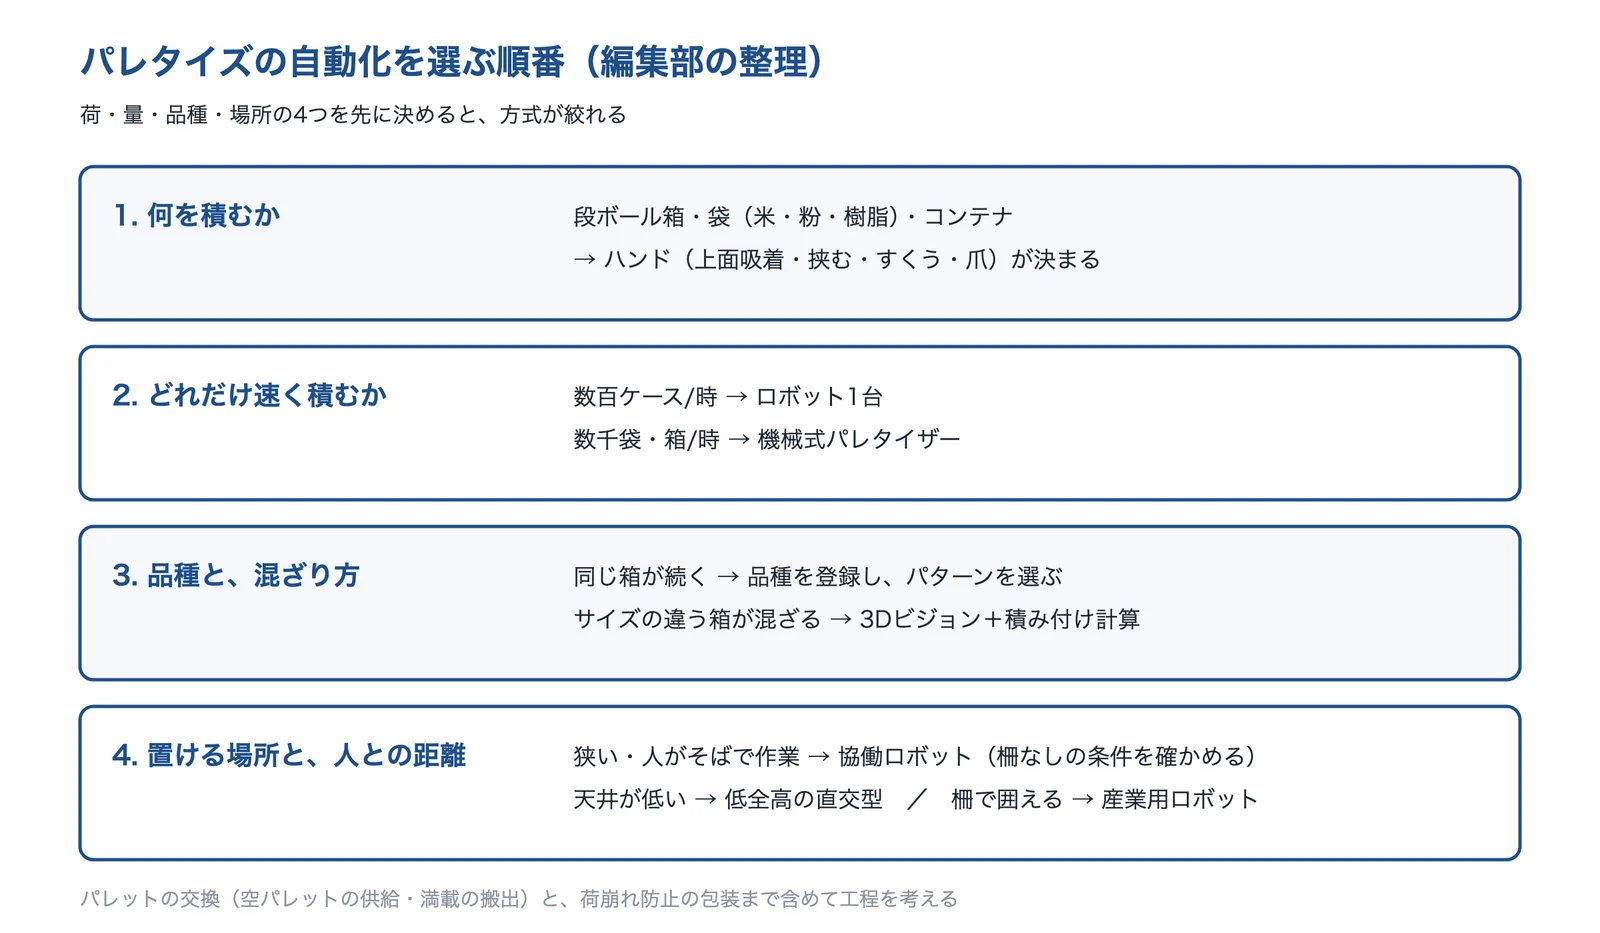
出典:Closer・スター精機・ウイスト・Mujin・ファインテック・春立電機の公開情報と編集部の整理をもとに AI(Claude)で作成
- 積む荷の種類(段ボール箱・袋・コンテナ)と、寸法・重さ・表面(ミシン目・濡れ・柔らかさ)
- 1時間・1日に積む数と、ラインの数(1台で複数ラインをまとめるか)
- 品種の数と切り替えの回数、サイズの違う箱が混ざるか
- パレットの寸法(11型など)・積む高さ・段数と、段ごとの並び方
- 置ける場所の広さと天井の高さ、人がそばで作業するか(柵の有無)
- 空パレットの供給・満載パレットの搬出のしかたと、荷崩れを防ぐ包装(ストレッチフィルムなど)
- 電源・エアーなどの用意と、操作する人・保守の体制
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。
情報の確認日:2026年10月19日








