
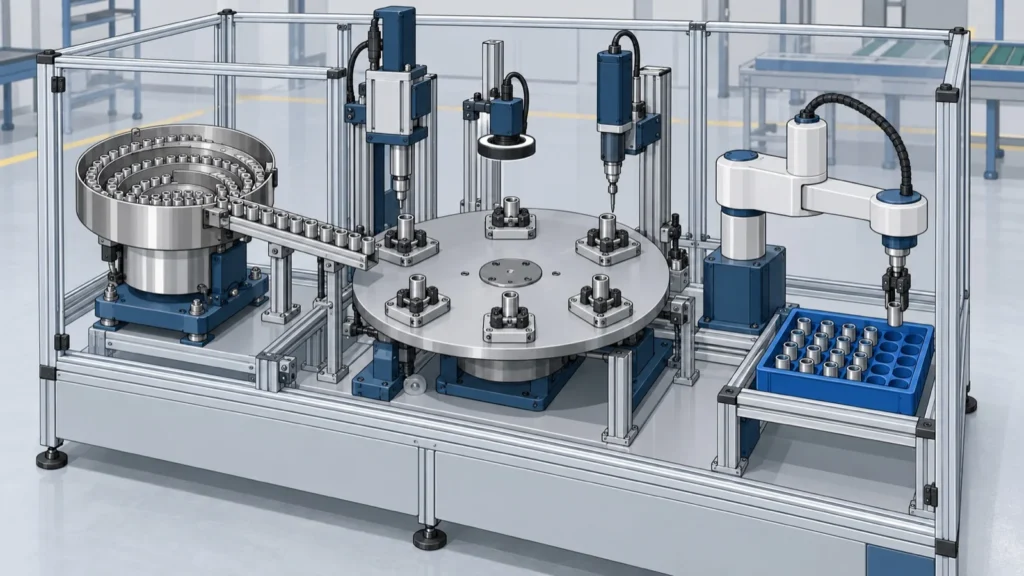
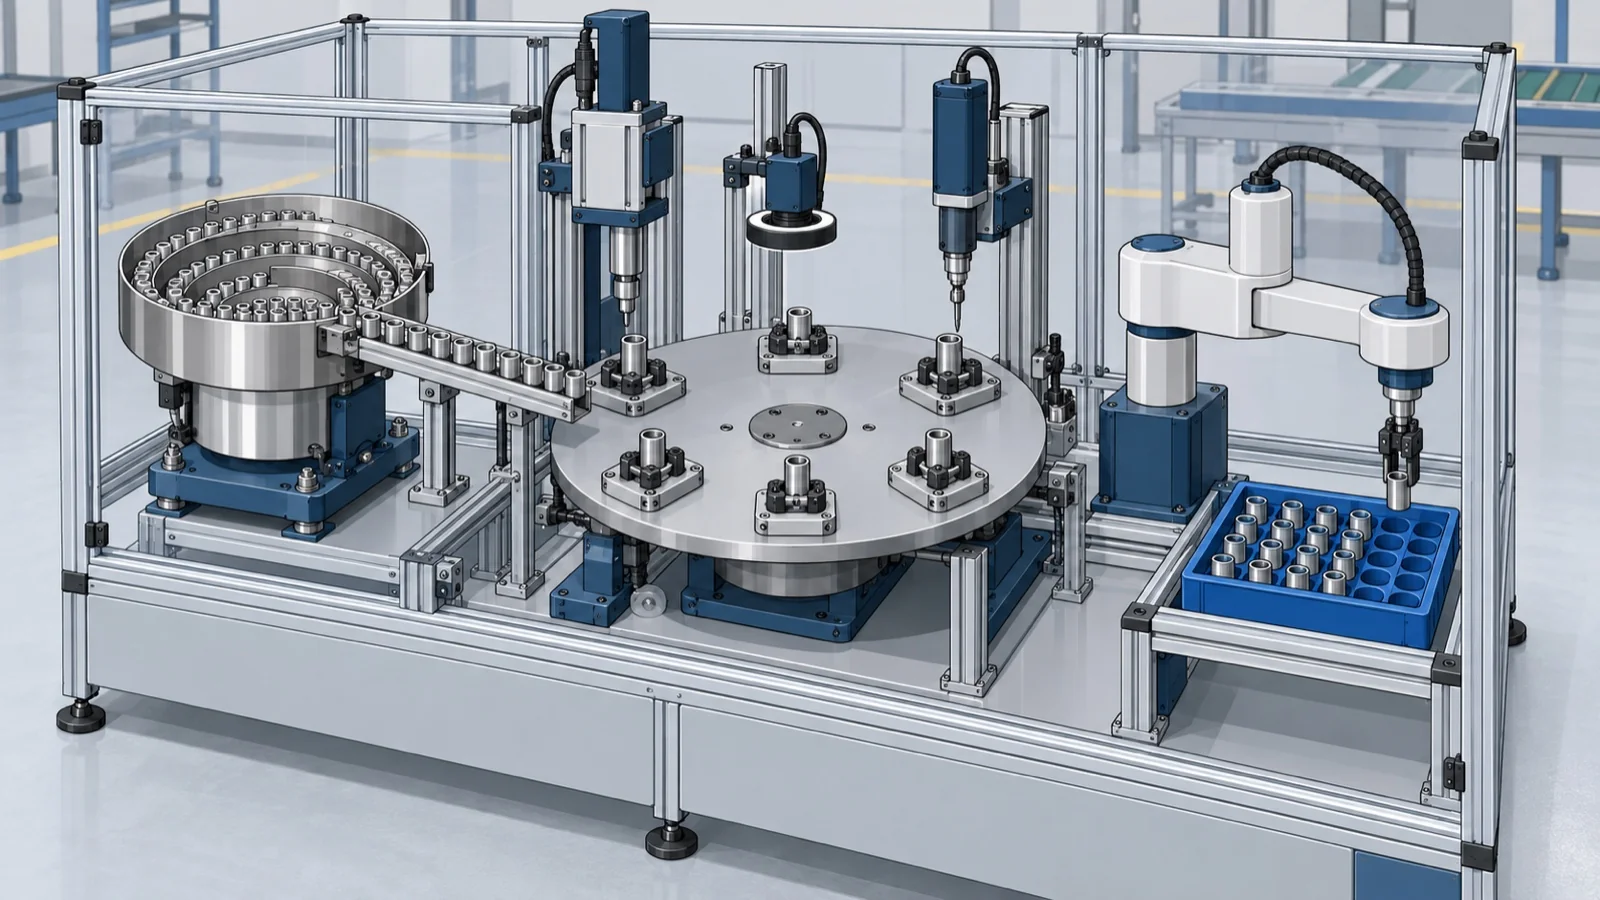
自動組立機は、部品を1つずつ分けて向きをそろえて送り(供給)、決まった位置に運び(移送)、圧入・ねじ締め・接着・溶着などで一体にする(組付)機械です。円いテーブルが回って止まるインデックス式、パレットが流れるフリーフロー式、ロボットが複数の作業をするセル式などがあり、生産量・品種の数・製品の寿命で向く方式が変わります。
このページでは、組立工程を自動化したい設計・生産技術の人に向けて、専用機と汎用ロボットの使い分け、部品供給(パーツフィーダー・トレイ)、圧入・ねじ締め・接着・溶着の自動化、タクトタイムと設備総合効率(計算例つき)、検査の組み込み、費用と回収、組立しやすい設計(DFA)、安全とトラブル(チョコ停)、相談できる会社までをまとめました。ロボットの種類としくみは技術ページ「産業用ロボット」に、人と一緒に働くロボットの安全は「協働ロボット」に、画像検査は「外観検査装置」に、ねじそのものは「ねじ・ボルト・ナット・ワッシャー」に、接着剤は「接着剤」にあります。
知りたいことから読む
- 専用機にするか、ロボットにするか → 自動組立機の基本
- パーツフィーダーのしくみと選び方 → 部品供給
- 圧入・ねじ締め・溶着の自動化と良否の判定 → 組立の工程と検査
- タクトタイム・設備総合効率の計算 → タクト・稼働率と費用の計算
- 投資の回収期間・補助金 → 費用の内訳・回収期間
- 自動化しやすい部品の形(DFA) → 組立しやすい設計
- 安全柵・インターロック、チョコ停などのトラブル → 安全とトラブル
- 相談先・メーカーを探したい → 企業紹介
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| 設備は動くのに、1日の数が足りない | 止まる時間を見込まずにサイクルタイムを決めた | タクトタイムと、設備に求めるサイクルタイム |
| 小さな停止(チョコ停)が多い | 部品の詰まり・向きの違い・位置ずれ | チョコ停が1日に失わせる数・よくあるトラブルと、まず疑うところ |
| 品種を足すたびに改造費がかかる | 専用機を品種の変更を考えずに作った | 専用機と汎用ロボットの使い分け |
| 部品がうまく並ばない・送れない | 部品の形(対称性・からみ)とフィーダーの方式 | 部品供給:パーツフィーダー・トレイ・ピッキング・機械で扱いやすい部品の形 |
| 圧入・ねじ締めの不良が後で見つかる | 工程の中で荷重・トルクを見ていない | 圧入:サーボプレスで荷重と位置を見る・検査の組み込み:工程の中で良否を見る |
| 投資が回収できるかわからない | 効果を省人だけで数えている | 回収期間の計算例 |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
自動組立機の基本:移送・供給・組付と方式
自動組立の要素:移送・供給・組付
ヤマハ発動機技報の技術紹介は、「移送」「供給」「組付」を自動組立の3要素と呼んでいます。移送は部品を載せた治具を動かして止めること(コンベヤなど)、供給は部品を容器から1つずつ分けて向きをそろえて工程へ送ること(パーツフィーダなど)、組付は2個以上の部品を装入(所定の位置に置く・挿し込む)と結合(嵌め込み・接着・圧入・ねじ締結など)で一体にすることです。
| 要素 | 働き | 例 |
|---|---|---|
| 移送 | 部品を載せた治具を動かし、止める | コンベヤ |
| 供給 | 部品を容器から1つずつ分けて向きをそろえ、工程へ送る | パーツフィーダ |
| 組付 | 2個以上の部品を、装入(所定の位置に置く・挿し込む)と結合(嵌め込み・接着・圧入・ねじ締結など)で一体にする | ねじ締め・圧入・接着 |
同じ技報は、3要素を全部自動化すれば完全無人化のラインも不可能ではないが、現実的には投資効果を考えて、自動化の目的をはっきり絞り込むことが大切としています。かつては何人減らせるかが重視されたが、今は労働環境の改善(3K 対策)や品質の維持(手作業のばらつきをなくす)が主な目的になることが多い、とも書いています。
出典:エンジン組立ラインにおける自動組立設備の標準化とフレキシビリティ(ヤマハ発動機技報 47号)|ヤマハ発動機
方式:インデックス・フリーフロー・セル
自動組立機の方式は、部品の運び方で分けるとわかりやすくなります。インデックス式は、テーブル(円いものはロータリー)が一定の角度ずつ回って止まり、周りの工程で同時に作業する方式で、少品種を速く組むのに向きます。フリーフロー式は、部品を載せたパレットが工程ごとに流れ、工程の間で待てるので、工程の追加や入れ替えがしやすい方式です。セル式は、1台〜数台のロボットが複数の作業を受け持ち、段取りを替えて多品種に対応します。
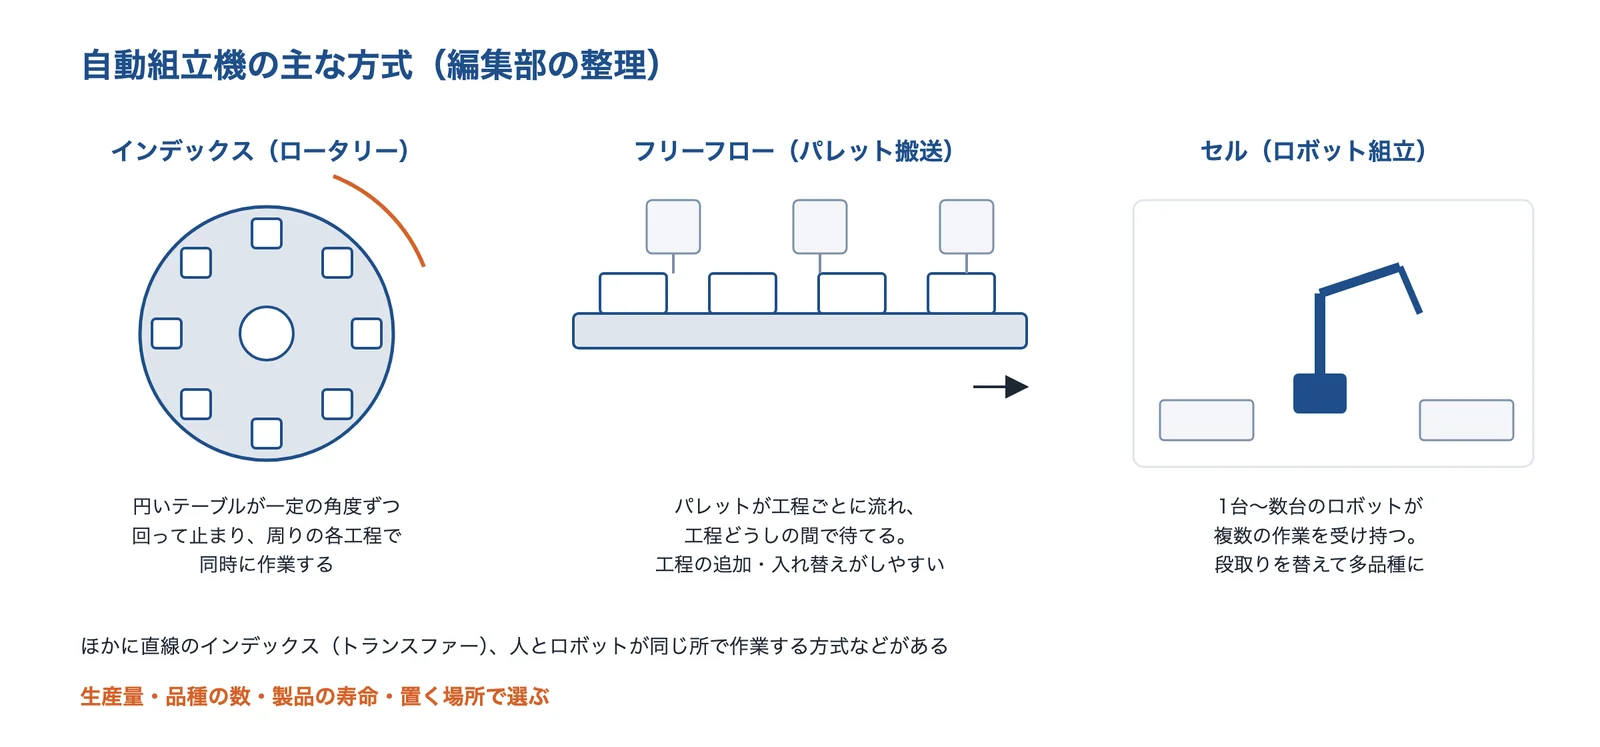
出典:このページの出典をもとに AI(Claude)で作成
方式の呼び方と範囲は会社ごとに少しずつ違います。ここでは編集部が一般的な形で整理しました。ロボットの種類(垂直多関節・スカラ・直交・パラレルリンク)は技術ページ「産業用ロボット」にあります。
専用機と汎用ロボットの使い分け
専用機は、部品ごとに治具や供給装置を作り込むので、少品種・大量の組立で速く安定する一方、品種を替えるには作り直しが要ることがあります。例えば、キヤノンのパーツフィーダの比較では、ボウル式は1装置で1部品、ビジョン式は1装置で多種の部品を扱えるとしています。汎用ロボットは、ハンドや治具の交換とプログラムで品種を替えられるので、多品種・変量に合わせやすくなります。
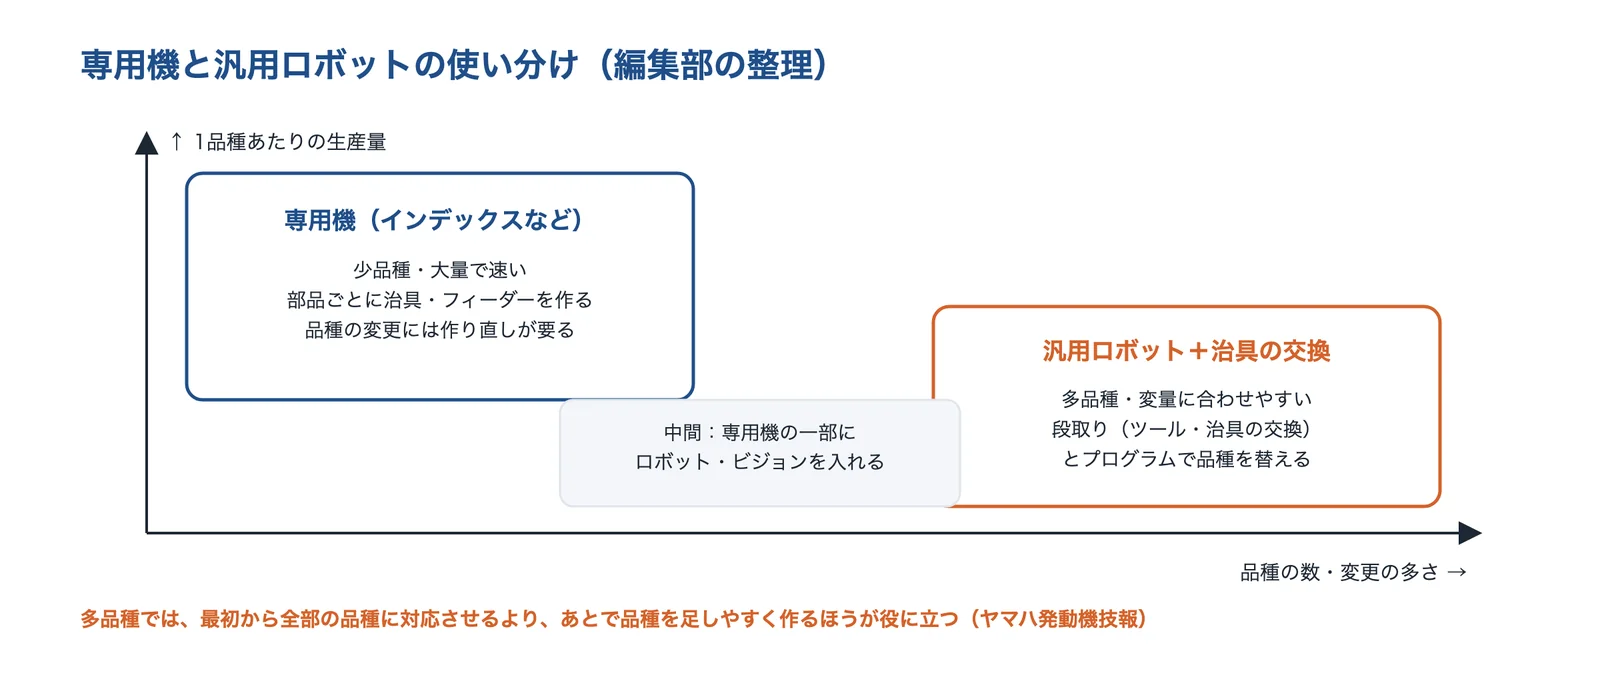
出典:ヤマハ発動機技報 47号・キヤノンのページをもとに AI(Claude)で作成
ヤマハ発動機技報は、多品種少量の組立ラインでは最初から多くの品種に対応できる能力よりも、将来の品種の追加・変更に容易に追従できるフレキシビリティのほうが有用とし、仕様の段階で想定範囲を広げすぎて初期費用が上がる例がしばしば見られるとしています。同社のねじ締め装置では、ツールの自動交換(ATC)や治具のワンタッチ交換で段取り時間を短くし、機種名とロボットのプログラム・締付けの条件を表で結びつけて登録できる形にしています。
出典:エンジン組立ラインにおける自動組立設備の標準化とフレキシビリティ(ヤマハ発動機技報 47号)|ヤマハ発動機、パーツフィーダ|キヤノン(マシンビジョン)
製造業の人手不足(2026年版ものづくり白書)
経済産業省の「2026年版ものづくり白書」の説明資料によると、製造業の就業者数は1,027万人で、製造業の人手不足数は約7.4万人(必要な就業者数の0.72%)、製造業の有効求人倍率は1.60倍でした。人手不足は2025年後半から拡大傾向としています。直近3年間に半数以上の事業者が「人材確保・育成」「設備投資」をしたという結果も載っています。
出典:「2026年版ものづくり白書」について(経済産業省 製造産業戦略企画室、2026年6月)|経済産業研究所
組立の自動化を進めるときのチェックポイント
組立の自動化は、全部を自動化しようとせず、人・ロボット・専用機の分担と、止まる時間・品種の変更を見込んだ数字を決めてから仕様にすると進めやすくなります。進める前の確認点を、編集部が整理しました。
- 生産量:1日の必要数とタクトを決め、設備総合効率を見込んだサイクルタイムにした
- 品種:品種の数と、これから足す品種・変更の多さを見込んだ
- 部品:供給の方法(フィーダー・トレイ・テープ・ピッキング)を部品ごとに決めた
- 設計:DFA で部品の数・向き・入れる方向を見直した
- 工程:結合の方法(圧入・ねじ・接着・溶着)と、その条件を決めた
- 検査:工程の中で良否を判定し、記録を残す所を決めた
- 安全:柵・インターロック・非常停止・非定常作業の手順を入れた
- 回収:省人・不良・増産の効果と、保守の費用から回収期間を出した
出典:エンジン組立ラインにおける自動組立設備の標準化とフレキシビリティ(ヤマハ発動機技報 47号)|ヤマハ発動機、機械の包括的な安全基準に関する指針(説明資料)|厚生労働省
部品供給:パーツフィーダー・トレイ・ピッキング
振動式パーツフィーダー(ボウル式)のしくみ
振動式のパーツフィーダー(ボウル式)は、ボウルを振動させて、ばらの部品をらせんの溝に沿って登らせ、途中の選別で向きの違う部品を落として、向きのそろった部品だけを送り出す装置です。出口からはリニアフィーダー(直進フィーダー)で組立機へ送ります。部品の形・材質・重さに合わせて、溝や選別の形と振動の強さを部品ごとに決めます。
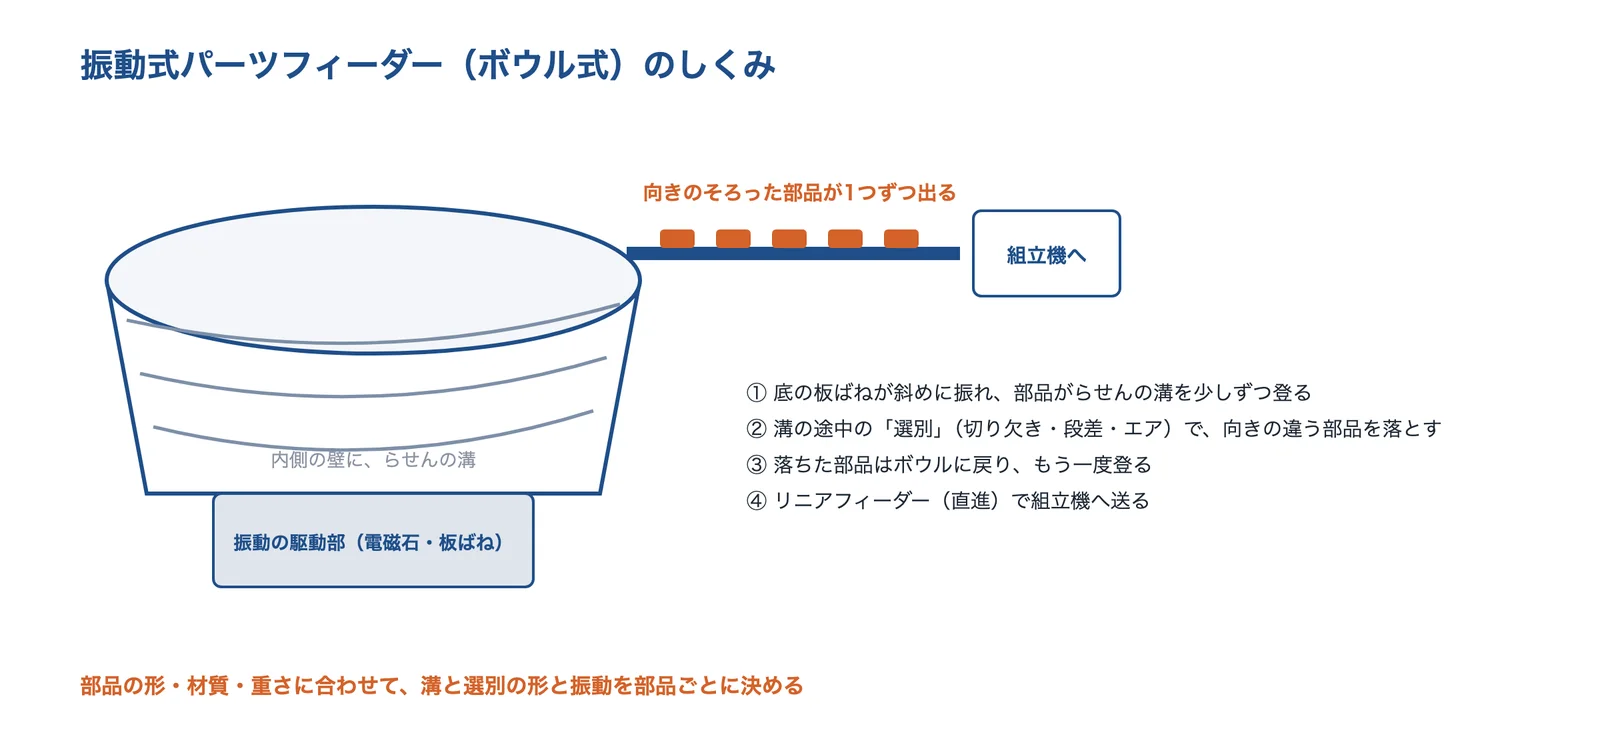
出典:このページの出典をもとに AI(Claude)で作成
しくみは一般的な形を編集部が整理したものです。駆動の方式(垂直と水平の振動の組み合わせなど)はメーカーごとに違います(シンフォニアテクノロジー株式会社・NTNテクニカルサービス株式会社)。

出典:シンフォニアテクノロジー公式チャンネル(YouTube)
ボウル式とビジョン式の比べ方
キヤノンのページは、ボウル式とビジョン式(カメラで部品の向き・姿勢を見てロボットがつかむ)を比べています。送る速さはボウル式が〜50個/分(φ40mm の部品の場合)、ビジョン式が〜15個/分で、ボウル式は部品どうしを当てるので傷や粉が出ることがあり、ビジョン式は部品が当たらず、穴の向きや位置をそろえて渡せるとしています。音はボウル式が100dB 以上、ビジョン式が80dB 以下としています。
| ボウル式 | ビジョン式 | |
|---|---|---|
| 扱う部品 | 1装置で1部品 | 1装置で多種の部品 |
| 送る速さ(目安) | 〜50個/分(φ40mm の部品) | 〜15個/分 |
| 部品どうしの当たり | 当たる(傷・粉が出ることがある) | 当たらない(1個ずつつかむ) |
| 向き・穴の位置 | そろえられないものがある | カメラで見て、そろえて渡せる |
| 音 | 100dB 以上 | 80dB 以下 |
数値はキヤノンのページの比較の値です。機種や部品で変わるので、実際の部品で試して確かめます。
トレイ・テープ・ばら積みピッキング
部品を渡す形は、フィーダーのほかに、向きをそろえて並べたトレイ(パレット)、帯に入れて巻いたテープ、箱の中の部品をカメラで見てロボットがつかむばら積みピッキングがあります。傷つきやすい部品はトレイ、電子部品はテープ、品種が多くフィーダーを作り込めない部品はピッキング、と使い分けます(編集部の整理)。ばら積みピッキングの方法は課題「ばら積みの部品をロボットでピッキングしたい」にあります。
| 渡し方 | 中身 | 向いている部品 |
|---|---|---|
| パーツフィーダー | ばらの小物を振動で並べて1つずつ送る | 速いが部品専用 |
| トレイ・パレット | 向きをそろえて並べた皿で渡す | 傷つきやすい部品 |
| テープ・リール | 部品を帯に入れて巻いたもの | 電子部品 |
| ばら積みピッキング | 箱の中の部品をカメラで見てロボットがつかむ | 段取りが少ない |
組立の工程と検査:圧入・ねじ締め・接着・溶着
圧入:サーボプレスで荷重と位置を見る
圧入の自動化では、サーボプレス(電動のプレス)がよく使われます。ジャノメのサーボプレスは、AC サーボモーターとロードセルで位置・荷重・速度を制御し、圧入・カシメ・リベット・封止などに使えるとしています。エスティックのサーボプレスは、荷重だけでなく時間や位置のデータで判定して圧入の不良を見つけること、最大10万件の加圧カーブの履歴を残せることを特長に挙げています。
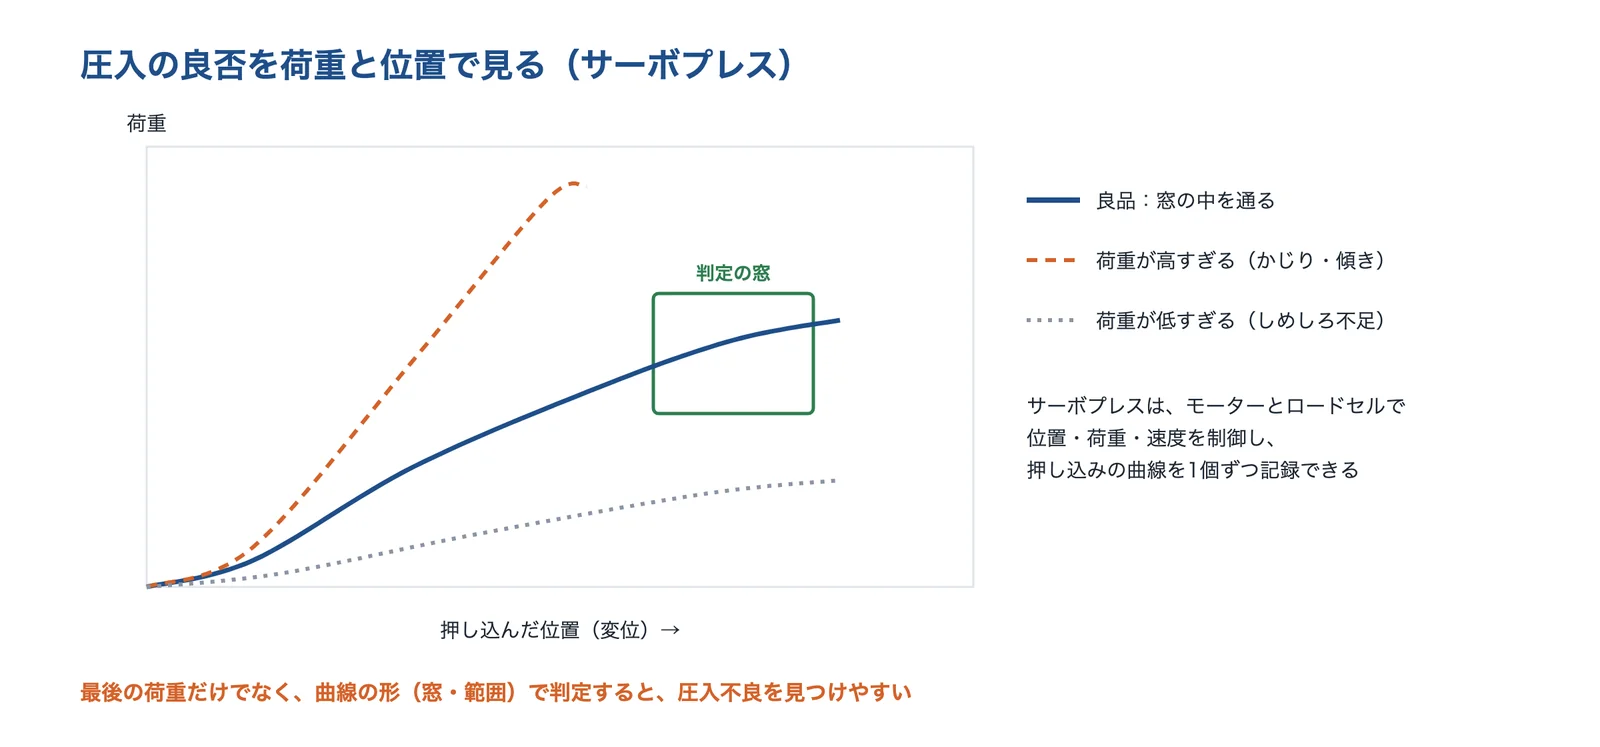
出典:エスティック・ジャノメのサーボプレスのページをもとに AI(Claude)で作成
曲線と窓は、判定のしかたを説明するための模式図です。しめしろの決め方は課題「圧入・焼きばめの部品が抜ける・割れる」に、荷重の測り方は技術ページ「ひずみゲージ・ロードセル」にあります。

出典:ジャノメ/産業機器【公式】(YouTube)
ねじ締め:トルクと回転角で締め付けを見る
ねじ締めの自動化では、ねじ供給機・ドライバー(ナットランナー)・ロボットを組み合わせます。日東精工のドライバーは、トルク・速度・時間・角度を数値で設定し、締める場所ごとに16種類の締付条件を切り替えられるとしています。同社は、カムアウト(ビットの浮き)・十字穴のつぶれ・めねじの破壊を防ぐ、締付けのデータを残す(トレーサビリティ)などの課題から製品を探せるページを公開しています。
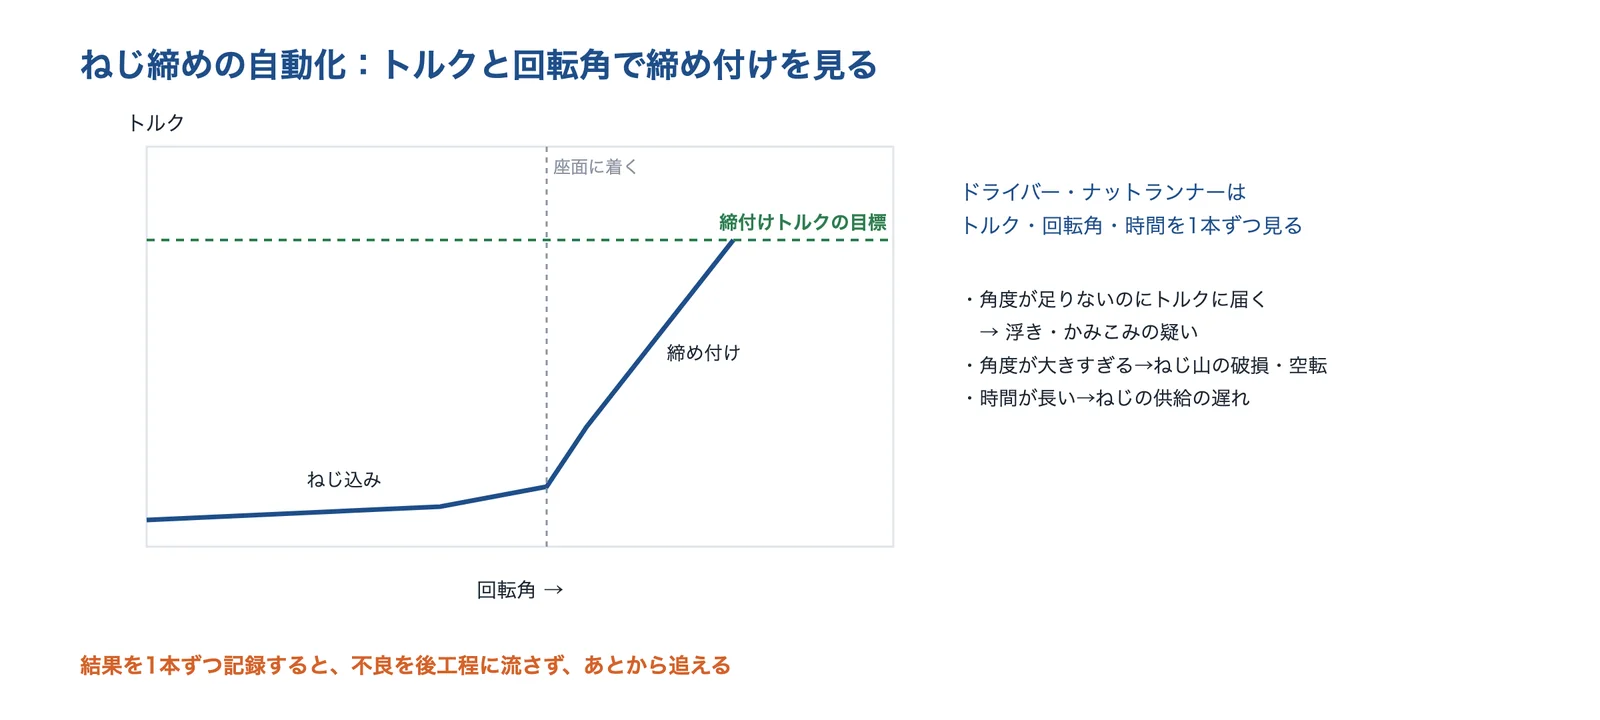
出典:日東精工・ヤマハ発動機技報のページをもとに AI(Claude)で作成
ヤマハ発動機技報は、品質を保つための自動組立設備の代表例として、ナットランナーを使う自動ねじ締め装置・圧入装置・シール材の塗布装置を挙げています。締付けトルクと軸力の関係、ゆるみ止めの選び方は技術ページ「ねじ・ボルト・ナット・ワッシャー」にあります。
](https://i.ytimg.com/vi/0oJfDDwI2eU/hqdefault.jpg)
出典:日東精工株式会社(YouTube)
出典:KX/NXドライバ|日東精工、課題から探す(自動組立機)|日東精工、エンジン組立ラインにおける自動組立設備の標準化とフレキシビリティ(ヤマハ発動機技報 47号)|ヤマハ発動機
接着・シール材の塗布
接着剤や液状ガスケットの塗布は、ディスペンサーをロボットや直交軸に載せて自動化します。塗る量・位置・硬化の条件がばらつくと、強さや漏れの不良になるので、塗布量と位置をカメラや装置の記録で確かめ、硬化の条件(光の量・温度・時間)を管理します(編集部の整理)。接着剤の選び方は技術ページ「接着剤」に、硬化不良の対策は課題「接着剤・樹脂の硬化不良を防ぎたい」にあります。
樹脂の溶着:超音波・レーザー・熱板
樹脂の部品どうしは、溶着で接合できます。パナソニック インダストリーのページは、超音波はサイクルタイムが短く消費電力が少ないが、振動で内部の部品が傷むことがあり、品種ごとにホーンが要る、レーザーは振動がなく型が要らずバリ・粉が出にくいが、光を通す材料と吸う材料の組み合わせが要り装置は一般に高価、熱板は大きな部品や立体物に向くがサイクルタイムが長くなりがち、と比べています。
| 超音波 | レーザー | 熱板 | |
|---|---|---|---|
| 溶かし方 | 振動の摩擦熱で境界面を溶かす | 透過側を通った光を吸収側が吸って発熱 | 熱した板を当てて溶かす |
| よい所 | サイクルタイムが短い・消費電力が少ない | 振動がなく型が要らない・バリ・粉が出にくい | 大きな部品・立体物に向く |
| 気をつける所 | 内部の部品の振動ダメージ、品種ごとにホーン・バリ | 透過材と吸収材の組合せ、装置は一般に高価 | サイクルタイムが長くなりがち |
溶着の良否は、引張試験などの壊す試験で見ることが多い一方、兵庫県立工業技術センターの研究報告は、レーザー溶着の接合部の気泡や接合不良がわからないまま強度の評価がされていることを課題に挙げ、厚さ2mm のアクリルどうしの試料で、超音波探傷(5〜15MHz)で接合不良の反射波が得られたとしています。樹脂と金属の接合は課題「樹脂と金属をしっかり接合したい」にあります。
出典:樹脂溶着|パナソニック インダストリー、レーザ溶着部の超音波探傷に関する研究(研究報告 32号)|兵庫県立工業技術センター
はめ合い:位置ずれを吸収するコンプライアンスと力制御
ピンを穴に入れるようなはめ合いは、位置の精度だけで入れようとすると、こじれて部品や道具を傷めます。IBM の米国特許(RCC:リモートセンターコンプライアンス)は、無理に力で合わせると部材や組立ツールを壊すおそれがあり、コンプライアンス(ばねなどの柔らかさ)はセンサーを足すより安価なことが多いとしています。
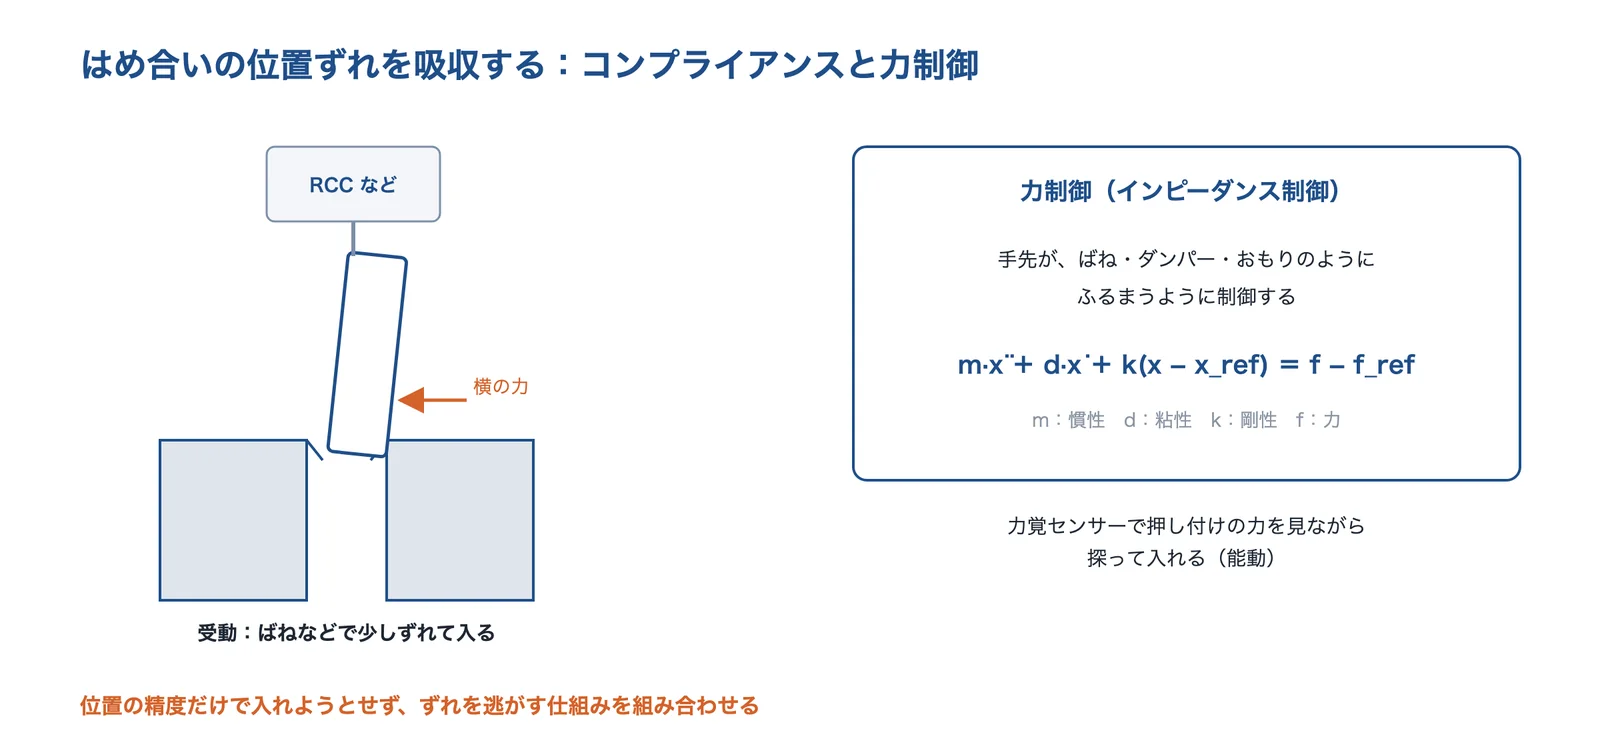
出典:香川県産業技術センターの資料・IBM の米国特許 US4720923をもとに AI(Claude)で作成
力覚センサーで力を見ながら入れる力制御もあります。香川県産業技術センターの資料は、力制御で最も一般的な方法はインピーダンス制御だとし、部品の嵌め込みで、遠隔操作の入力データから取り出したパラメータをサイクルタイムが最小になるように最適化し、人が遠隔操作した場合の約半分の時間で嵌め込めるようになった事例を紹介しています。
出典:US4720923A Remote center compliance system(IBM、1988年)|Google Patents、力制御を用いたロボットによる組立作業(香川県産業技術センター)|産業技術総合研究所 四国センター
検査の組み込み:工程の中で良否を見る
組立機の中で、工程ごとに良否を見ると、不良を作った工程で止められるので、最後の検査で見つけるより手直しが少なくなります。供給では部品の有無と向き、圧入では荷重と位置の曲線、ねじ締めではトルク・角度・本数、接着・溶着では塗布量・位置・時間、最後に外観・寸法・動作を見ます(編集部の整理)。
| 工程 | 見る所 | 道具 |
|---|---|---|
| 供給 | 部品の有無・向き | センサー・カメラ |
| 圧入 | 荷重と位置の曲線 | サーボプレス |
| ねじ締め | トルク・角度・本数 | ドライバーの記録 |
| 接着・溶着 | 塗布量・位置・時間 | カメラ・装置の記録 |
| 最終 | 外観・寸法・動作 | 画像検査・機能試験 |
画像検査のカメラ・レンズ・照明の選び方は技術ページ「外観検査装置」に、自動化の方法は課題「外観検査を自動化したい」にあります。
記録を残す(トレーサビリティ)
締付けや圧入の結果を、部品・製品の番号と結びつけて残すと、不具合が出たときに、どの工程の、いつの、どの条件で作ったものかをたどれます。エスティックのサーボプレスは最大10万件の加圧カーブの履歴を残せるとし、日東精工はトレーサビリティを強化したいという課題から製品を探せるページを公開しています。番号の付け方と読み取りは課題「部品・製品のトレーサビリティを取りたい」にあります。
出典:サーボプレス|エスティック、課題から探す(自動組立機)|日東精工
タクト・稼働率と費用の計算
タクトタイムと、設備に求めるサイクルタイム
タクトタイムは、1日の稼働時間(休憩などを除いた時間)を、1日に必要な数で割った値で、1個をどれだけの時間で作ればよいかを表します。サイクルタイムは、設備で1個を作り始めてから作り終えるまでに実際にかかる時間です(富士フイルムビジネスイノベーションの解説)。
- ① タクトタイム = 1日の稼働時間 ÷ 1日に必要な数 = 900分(54,000秒)÷ 1,800個 = 30秒
- ② 設備のサイクルタイムの目安 = タクト × 見込む設備総合効率 = 30秒 × 0.85 = 25.5秒以下
説明用の仮の値で計算します。450分の直を2つで1日900分(54,000秒)、必要な数が1日1,800個なら、タクトは54,000÷1,800=30秒です。設備は故障・段取り・チョコ停で止まるので、設備総合効率を85%と見込むなら、設備のサイクルタイムは 30×0.85=25.5秒以下にしておく必要があります(編集部の計算)。
設備総合効率(時間稼働率×性能稼働率×良品率)
設備総合効率は、時間稼働率(止まらずに動いた割合)×性能稼働率(速さの落ちとチョコ停の損失を引いた割合)×良品率で表します。富士電機の特許公報は、時間稼働率=(負荷時間−停止時間)÷負荷時間、性能稼働率=理論サイクルタイム×加工数量÷稼働時間、良品率=(加工数量−不良数量)÷加工数量とし、チョコ停(一時的な停止)を空転・速度低下とともに速度の損失に分けています。
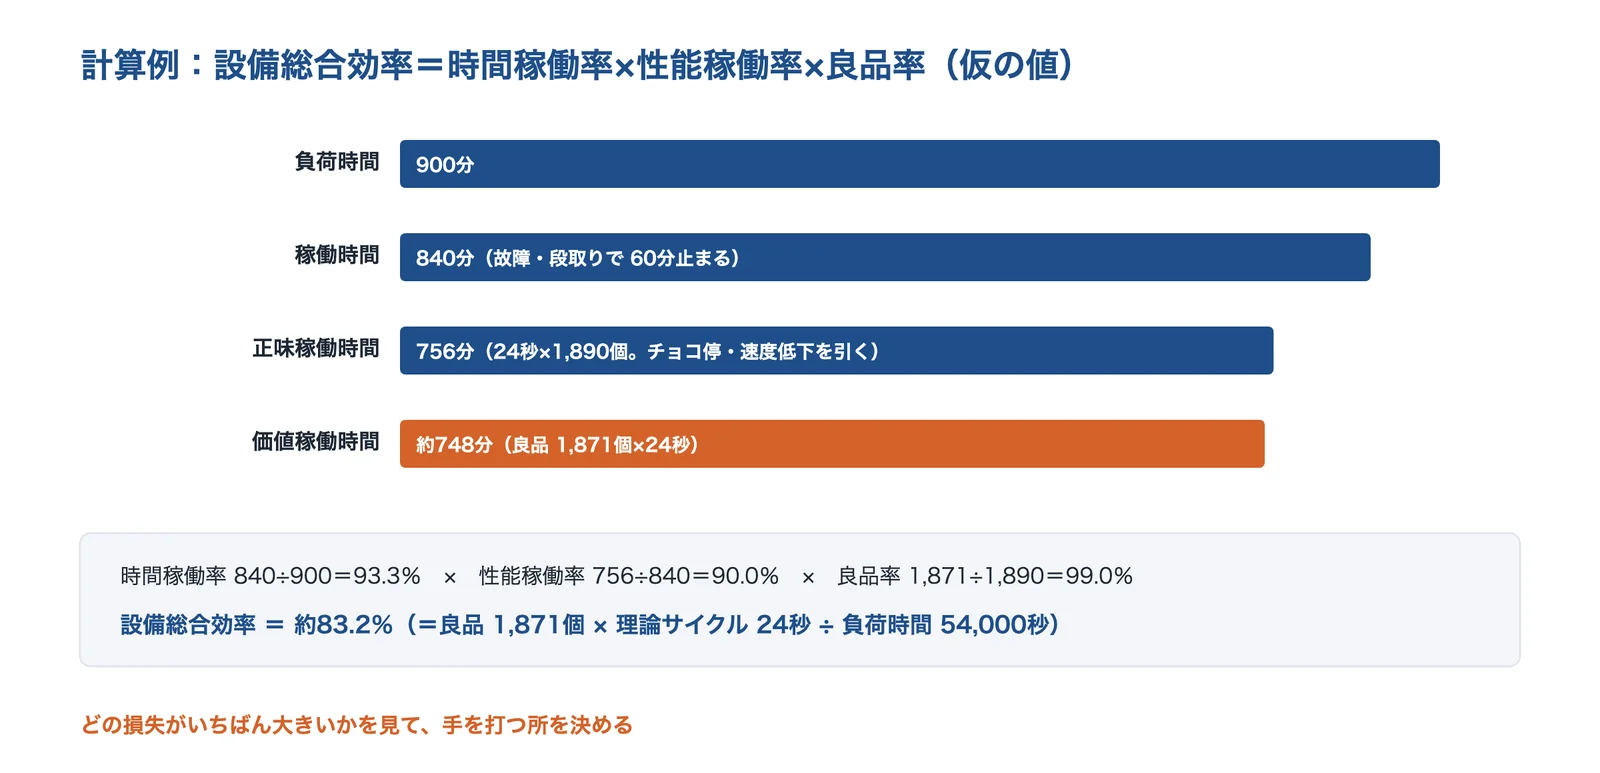
出典:富士電機の特許公報の定義(仮の値で編集部が計算)をもとに AI(Claude)で作成
仮の値で計算します。負荷時間900分のうち故障・段取りで60分止まると、時間稼働率は840÷900=93.3%です。理論サイクルタイム24秒で1,890個作ったなら正味の稼働は756分で、性能稼働率は756÷840=90.0%。そのうち不良が19個なら良品率は1,871÷1,890=99.0%で、設備総合効率は約83.2%になります(編集部の計算)。
出典:特開平7-105285 製造ライン稼動状況モニタリングシステム(富士電機)|Google Patents
チョコ停が1日に失わせる数
チョコ停は、部品の詰まりや位置ずれで設備が短い時間止まり、作業者が直すと動き出す停止です。品質誌の研究(張書文、1997年)は、チョコ停が自動化・無人化運転の目標をさまたげる大きな問題だとしています。1回は短くても、回数が多いと効いてきます。
- ① 1時間に2回 × 15時間(900分)= 1日 30回
- ② 30回 × 1分 = 30分(負荷時間の約3.3%)
- ③ 30分 ÷ 24秒 = 75個 作れなくなる
仮の値で計算します。1回1分のチョコ停が1時間に2回、1日15時間(900分)なら1日30回で30分止まり、負荷時間の約3.3%です。理論サイクルタイム24秒なら1日に75個分を作れなくなる計算です(編集部の計算)。チョコ停は記録に残りにくいので、設備に停止の時刻と理由を記録させて、場所と回数を数えるところから始めます。
出典:張書文「チョコ停対策の原理に関する研究」品質 27巻4号(1997年)|J-STAGE
研究:チョコ停対策の原理(品質誌、1997年)
張書文の研究は、約330件のチョコ停の事例を分析し、対策の原理を7つ(発生要因の除去、仕様の適正化、性能の回復、異常の隔離、原因の影響緩和、作業条件のずれによる影響緩和、作業機能の失敗による影響緩和)にまとめています。組立機のチョコ停でも、どの原理で手を打つかを分けて考えると、対策を選びやすくなります。
| 対策の原理 | 組立機での例(編集部) |
|---|---|
| 発生要因の除去 | 詰まる部品の形・バリをなくす |
| 仕様の適正化 | 選別の幅・速度を部品に合わせ直す |
| 性能の回復 | すり減ったガイド・爪を直す |
| 異常の隔離 | 向きの違う部品を外へはじく |
| 原因の影響緩和 | 少しずれても入るガイドにする |
| 作業条件のずれの影響緩和 | 部品のロットの違いを吸収する |
| 作業機能の失敗の影響緩和 | 失敗したら自動でやり直す |
右の列の組立機での例は、編集部が整理したものです。
出典:張書文「チョコ停対策の原理に関する研究」品質 27巻4号(1997年)|J-STAGE
費用の内訳
自動組立機の費用は、本体(フレーム・搬送・ロボット・制御盤・安全柵)、部品ごとの治具・ハンド・フィーダー、立ち上げ(設計・試運転・教育)、動かす費用(保守・段取り・改造)に分けて考えます。品種を足すときにかかるのは、主に部品ごとの費用と立ち上げの費用です(編集部の整理)。
見積もりは「本体」と「部品ごと」を分けてもらうと、あとで品種を足すときの費用が見えます。設計を外に頼むときの契約と費用の考え方は技術ページ「受託開発」にあります。
回収期間の計算例
回収期間は、投資額を、1年あたりの効果(省人・不良の減少・増産の分から、保守などの費用を引いたもの)で割った年数で見ます。仮の値で計算します。投資3,000万円で2人分(1人500万円/年)の効果があり、保守などに年100万円かかるなら、3,000÷900=約3.3年です。補助金で自己負担が半分になれば、1,500÷900=約1.7年になります(編集部の計算)。
省力化の補助金
中小企業の省力化の設備には、中小企業省力化投資補助事業があります。カタログに載った汎用の製品を選んで入れる「カタログ注文型」と、現場に合わせた設備の導入やシステムの構築を対象にする「一般型」の2つがあります(中小企業庁の資料)。一般型の補助上限は次のとおりです(2026年10月22日に公式サイトで確認)。
| 従業員数 | 補助上限(一般型) |
|---|---|
| 5人以下 | 750万円(1,000万円) |
| 6〜20人 | 1,500万円(2,000万円) |
| 21〜50人 | 3,000万円(4,000万円) |
| 51〜100人 | 5,000万円(6,500万円) |
| 101人以上 | 8,000万円(1億円) |
( )内は大幅な賃上げの特例。一般型の補助率は中小企業1/2(最低賃金の引上げの特例で2/3)、小規模企業者・小規模事業者・再生事業者2/3。
カタログ注文型の補助上限は、5人以下200万円(賃上げの場合300万円)、6〜20人500万円(750万円)、21人以上1,000万円(1,500万円)で、補助率は1/2以下です(2026年3月19日の改定後の値)。公募の時期・要件は変わるので、申請の前に公式サイトで確かめてください。
出典:中小企業省力化投資補助事業(一般型)|中小企業基盤整備機構、中小企業省力化投資補助事業(カタログ注文型)|中小企業基盤整備機構、省力化投資補助事業(令和7年度予算の資料)|中小企業庁
組立しやすい設計(DFA)
理論最小部品数を決める問い:動くか・材料が違うか・分解するか
組立性設計(DFA:Design for Assembly)は、組み立てやすいように製品の設計を見直す方法です。Boothroyd Dewhurst の方法では、部品ごとに「隣の部品に対して動くか」「別の材料である必要があるか」「組立・分解のために別である必要があるか」の3つを問い、3つとも「いいえ」の部品はほかの部品とまとめる候補とします。こうして数えた部品数を理論最小部品数と呼びます。
- 問い1:隣の部品に対して動くか? いいえ → 動かないなら、くっつけられるかもしれない
- 問い2:別の材料である必要があるか? いいえ → 同じ材料でよいなら、一体にできるかもしれない
- 問い3:組立・分解のために別である必要があるか? いいえ → 別でなくてよいなら、まとめられるかもしれない
部品が減れば、供給装置・治具・組付の工程がまとめて減り、自動組立機の費用も下がります。部品点数の減らし方は課題「部品点数を減らしたい」にあります。
出典:DFMA Product Simplification|Boothroyd Dewhurst
組立効率(DFA 指数)の計算例
DFA では、組立効率(DFA 指数)を理論最小部品数×1部品あたりの理想の組立時間÷実際の組立時間で表します。理想の組立時間は、Boothroyd Dewhurst の資料で「ふつう3秒」としたものと、2.93秒としたものがあります。
仮の値で計算します。部品20点・組立時間160秒の設計で理論最小部品数が5点なら、効率は5×3÷160=約9%です。部品を9点にまとめて組立時間が60秒になれば、5×3÷60=25%になります(編集部の計算)。効率が低いほど、まとめる・形を変える余地が大きいことを表します。
出典:B. Range, DFM&A Forum 2013 資料|Boothroyd Dewhurst、Devenish, Conducting a Step-by-Step DFA Analysis(2019 Forum)|Boothroyd Dewhurst
機械で扱いやすい部品の形
Boothroyd Dewhurst の講演資料は、部品の取扱いと挿入の難しさを左右するものとして、外形、対称性、位置合わせ、からみを挙げています。自動組立では、対称な形にして向きの選別を要らなくする、非対称ならはっきり非対称にして選別しやすくする、上から1方向で入れられるようにする、面取りやガイドで少しずれても入るようにする、などが効きます(編集部の整理)。
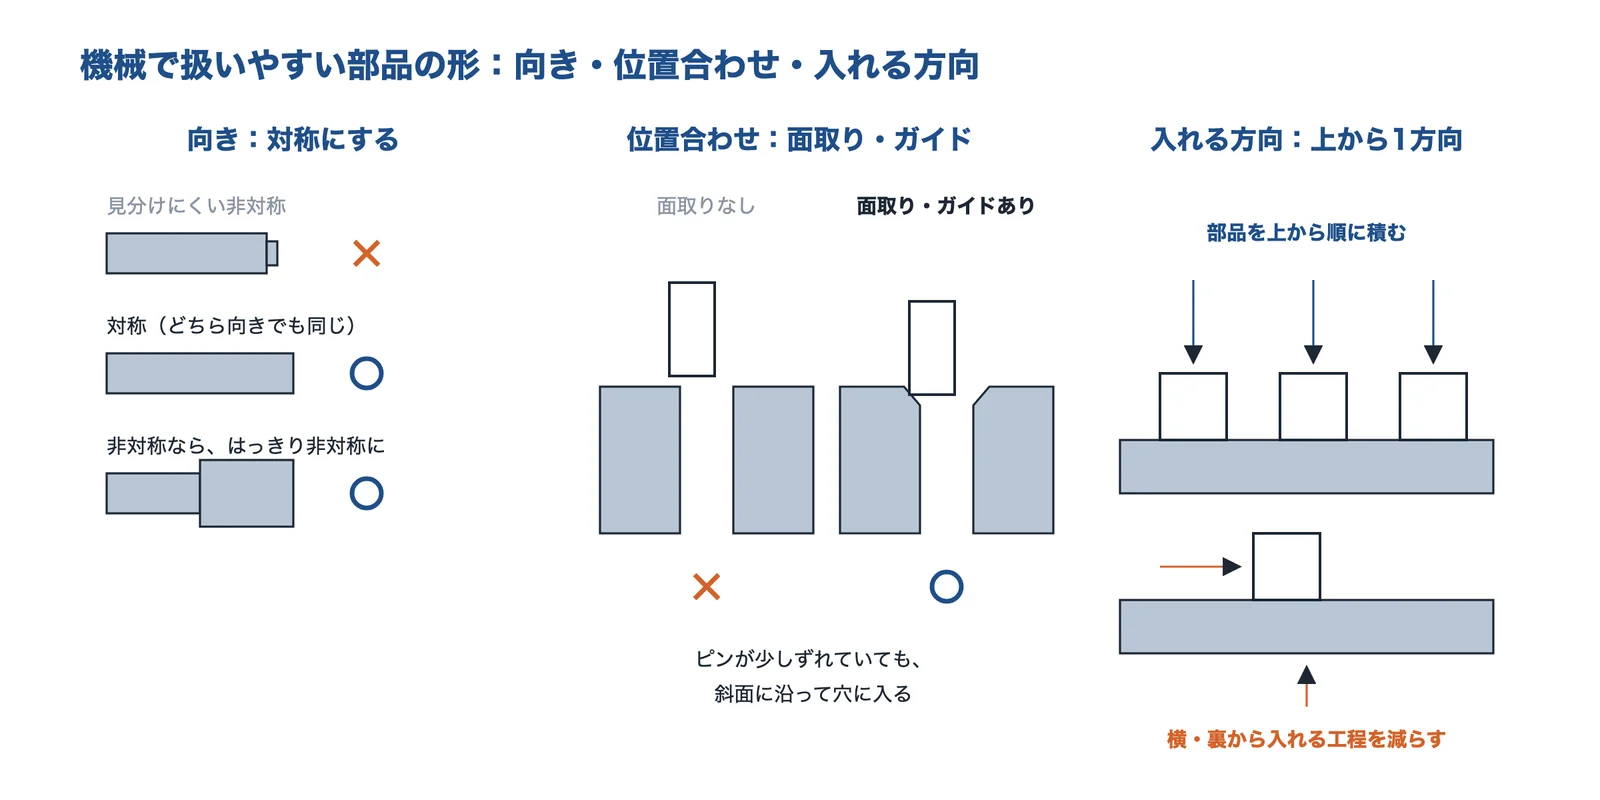
出典:Boothroyd Dewhurst の講演資料(形は編集部の模式図)をもとに AI(Claude)で作成
| 見直す所 | 機械で扱いやすくするには |
|---|---|
| 向き(対称性) | 対称にする。非対称なら、はっきり非対称にして選別しやすく |
| からみ・重なり | ばねやクリップがからまない形・薄物が重ならない形に |
| 入れる方向 | 上から1方向で入れられるように(裏返し・横からを減らす) |
| 位置合わせ | 面取り・ガイドで、少しずれても入るように |
| 締結 | ねじを減らす。スナップフィット・圧入にできないか |
| ベース部品 | 最初に置く部品を、治具に決まった向きで置ける形に |
出典:Devenish, Conducting a Step-by-Step DFA Analysis(2019 Forum)|Boothroyd Dewhurst
研究:組立性を点数で評価する(日立の組立性評価法)
日立製作所は、設計の早い段階で組立の弱点を定量的に示す組立性評価法(AEM)を開発し、日立グループと世界の20社を超える会社で使われているとしています(JSME の論文、2002年)。日立評論(2001年)の例では、ねじ締めをなくし圧入に変えた構造で、製品の評点が76点から88点に上がり、組立費が約50%に下がると推定されています。組立推定費と組立の実際の費用を比べた誤差は5〜10%以内だったとしています。
出典:「モノづくり」から見た設計評価法(日立評論 2001年3月号)|日立製作所、Ohashi ほか(日立), JSME International Journal Series C 45(2)(2002年)|J-STAGE
安全とトラブル対策(柵・インターロック・チョコ停・事例)
機械災害の多くは、はさまれ・巻き込まれ
厚生労働省の「機械の包括的な安全基準に関する指針」の説明資料は、製造業の機械災害(平成19年、休業4日以上の死傷災害の抽出調査)で、事故の型の57%が「はさまれ・巻き込まれ」だったとしています。不安全な状態では「防護措置・安全措置の欠陥」が38%でした。指針は、機械の設計の段階でリスクアセスメントを行って本質的な安全方策を実施し、残るリスクは「使用上の情報」として使う人に伝えることを求めています。
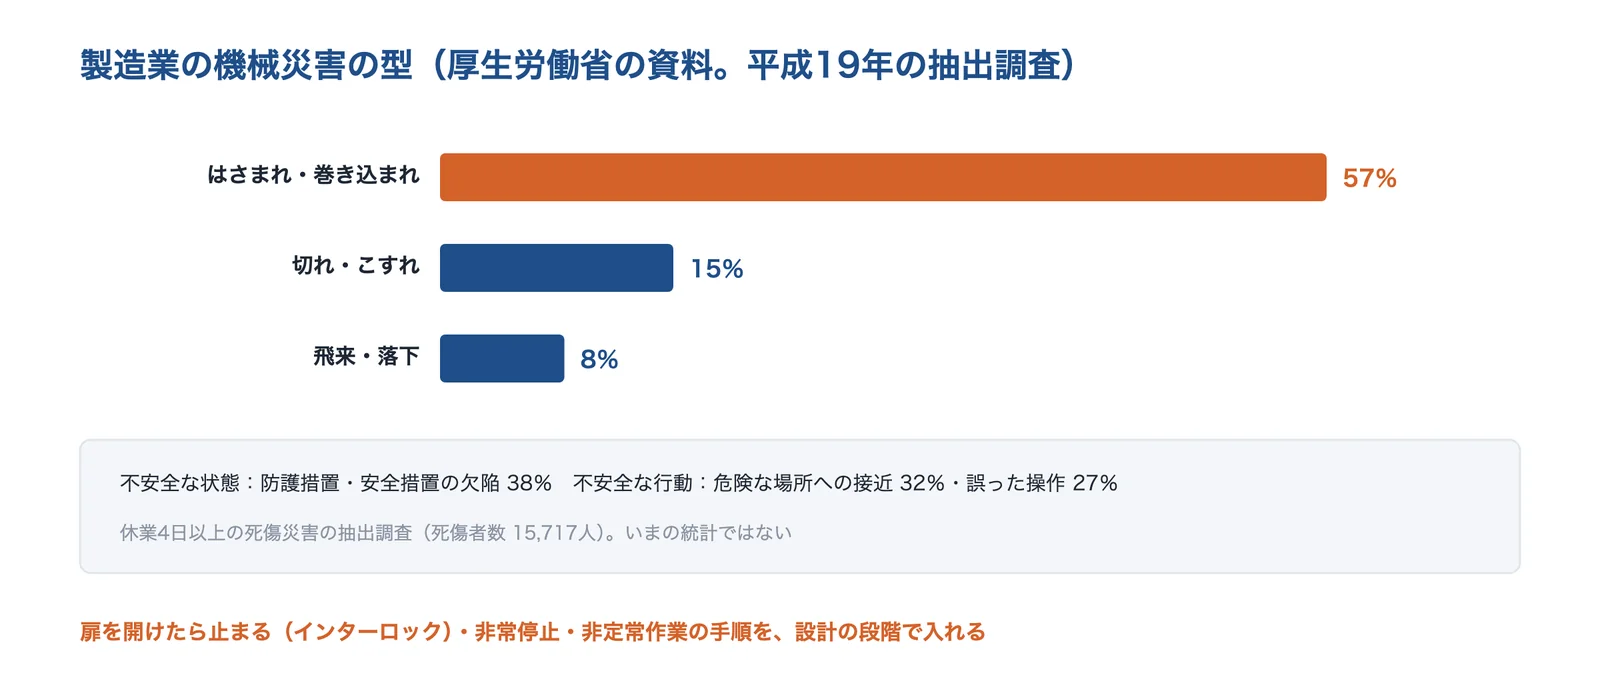
出典:厚生労働省「機械の包括的な安全基準に関する指針」の説明資料をもとに AI(Claude)で作成
抽出調査の値で、いまの統計ではありません。
出典:機械の包括的な安全基準に関する指針(説明資料)|厚生労働省
ロボットの柵と協働の条件
労働安全衛生規則第150条の4は、定格出力が80W を超える産業用ロボットに接触して危険が生じるおそれがあるときは、さく又は囲いを設けるなどの措置を求めています。厚生労働省は2013年に、リスクアセスメントで危険のおそれがなくなったと評価できるときや、ISO 10218-1・-2 に従って設計・製造・設置されたロボットなら、人との協働作業ができることを明確にしました。協働ロボットの安全の規格と4つの方式は技術ページ「協働ロボット」にあります。
自動組立機では、安全柵の扉を開けたら止まるインターロック、非常停止、部品の詰まりを直すなどの非定常作業の手順書を、設計の段階で入れておきます(自動組立機のはさまれ事故の事例)。
出典:産業用ロボットと人との協働作業が可能となる安全基準を明確化しました|厚生労働省、自動車用バッテリーの極板組立自動機械にはさまれ死亡(労働災害事例 No.101055)|職場のあんぜんサイト(厚生労働省)
よくあるトラブルと、まず疑うところ
組立の自動化でよくあるトラブルを、このページの出典をもとに整理しました。
| トラブル | まず疑うところ | 対策 |
|---|---|---|
| フィーダーで部品が詰まる・止まる(チョコ停) | 部品のバリ・形のばらつき・選別の幅・振動の強さ | 詰まる場所と回数を数え、選別と部品の形を見直す(チョコ停が1日に失わせる数・機械で扱いやすい部品の形) |
| 向きの違う部品が流れてくる | 選別の摩耗・部品のロットの違い | 供給の出口で向きを確かめるセンサー・カメラ(検査の組み込み:工程の中で良否を見る) |
| ねじが浮く・かみこむ・空転する | 下穴・ねじ・ビットの摩耗・推力・トルクの設定 | トルクと角度で判定し、記録する(ねじ締め:トルクと回転角で締め付けを見る) |
| 圧入の荷重が高い・低い | しめしろ・面取り・芯ずれ・傾き | 荷重と位置の曲線で判定する(圧入:サーボプレスで荷重と位置を見る) |
| 溶着・接着の強さがばらつく | 材料のロット・水分・塗布量・加圧力 | 条件の記録と、壊さない検査の検討(樹脂の溶着:超音波・レーザー・熱板) |
| 段取り替えに時間がかかる | 治具・ツールの交換方法・プログラムの切り替え | ツールの自動交換・治具のワンタッチ交換(専用機と汎用ロボットの使い分け) |
このページの出典をもとに編集部が整理したものです。
企業の公式ページと、国土交通省・厚生労働省の公表資料から、組立の自動化の事例と、組立の不具合・事故の事例を集めました。
事例:ナットの位置を3次元で見て締結し、3人を1人に(キヤノンの導入事例)
キヤノンのマシンビジョンの導入事例は、自動車メーカーのリーフサスペンション用のナットの3次元の位置決めと締結で、省人化と3K 作業の排除(3人→1人)、サイクルタイムの削減(約20分→5分)を挙げています。同じページには、自動車のフレームやエンジンブロックの組立工程の部品供給の自動化の事例も載っています。
事例:協働ロボットで投入を自動化し、作業時間を25秒で一定に(ユニバーサルロボットの導入事例)
ユニバーサルロボットの導入事例によると、三恵工業はカシメ用のプレス機・作動検査機・グリス塗布機へのワークの投入を協働ロボットにしました。人によって20〜30秒だった作業が1サイクル25秒で一定になり、人の作業が半分になって0.5人分を減らしたとしています。
事例:組立作業が不適切で、ボルトの締付トルクが不足(国土交通省のリコール届出、2024年)
国土交通省に2024年4月5日に届け出られたタダノのリコールは、シートアジャスタの組立作業が不適切なため、ボルトの締付トルクが不足しているものがあるとして、クレーン計342台(コベルコの2台を含む)が対象でした。改善措置は、全車両のボルトを点検して規定のトルクで締め付けるものです。自動組立機が原因とは書かれていませんが、締付けを工程の中で確かめて記録する大切さを示す例です(ねじ締め:トルクと回転角で締め付けを見る)。
出典:リコールの届出(タダノ、届出番号5469、2024年4月5日)|国土交通省
事例:柵の扉を開けて、止めずに作業し、自動組立機にはさまれ死亡(厚生労働省の災害事例)
職場のあんぜんサイトの災害事例 No.101055 では、自動車用バッテリーの極板組立自動機械の材料供給装置の破損に気づいた職長が、機械を止めずに安全柵の扉を開けて取り除こうとし、回転するアームと機械のフレームの間にはさまれて亡くなりました。原因として、扉を開けても機械が止まる仕組み(インターロック)や非常停止装置がなかったこと、異常時の作業の手順書がなかったこと、安全衛生教育をしていなかったことを挙げています。
出典:自動車用バッテリーの極板組立自動機械にはさまれ死亡(労働災害事例 No.101055)|職場のあんぜんサイト(厚生労働省)
事例:自動ねじ締め装置を標準化し、機種の追加を楽に(ヤマハ発動機技報)
ヤマハ発動機技報は、船外機のエンジン組立ラインでいちばん数の多い自動組立設備である自動ねじ締め装置で、機種名とロボットのプログラム・締付けの条件・ツールの番号を表で結びつけて操作盤に登録できる構造にし、機種を足す手間を大きく減らしたと紹介しています(数値の記載はありません)。
出典:エンジン組立ラインにおける自動組立設備の標準化とフレキシビリティ(ヤマハ発動機技報 47号)|ヤマハ発動機
1件目・2件目・5件目は企業の公式ページ、3件目は国土交通省、4件目は厚生労働省の公表資料です(編集部の整理)。
企業紹介(自動組立機)
組立ラインの専用機、ねじ締め、ナットランナーとサーボプレス、パーツフィーダー(2社)、卓上ロボットとサーボプレス、超音波溶着まで、得意な所の違う会社を紹介します。技術ページ「産業用ロボット」「協働ロボット」「外観検査装置」「ねじ」「接着剤」で紹介した会社とは重なりません。掲載は各社の公開情報にもとづきます。各社のサイトの画像は使わず、公開されている情報をもとに図にしました。
相談する前に整理すること
組立の自動化を相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です)。いまの手作業の手順と時間を、動画と表で渡せると、設備の構想が立てやすくなります。
- 製品:図面・現物(部品の一つひとつも)
- 数量:1日・1年に組む数、増える見込み
- 品種:品種の数と、切り替えの頻度
- 工程:いまの手順と1つひとつの時間
- 品質:よく出る不良と、いまの検査
- 場所:置ける広さ・電気・エア
- 予算:投資の枠と、回収の目標
- 体制:保守と段取りの担当
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| 組立ライン全体を設計から立ち上げまで任せたい | 生産設備・組立ラインのメーカー | 平田機工・エスティック |
| ねじ締めを自動化したい | ねじ締め機・ナットランナーのメーカー | 日東精工・エスティック・ジャノメ |
| 部品の供給を自動化したい | パーツフィーダーのメーカー | シンフォニアテクノロジー・NTNテクニカルサービス |
| 圧入を荷重と位置で判定したい | サーボプレスのメーカー | エスティック・ジャノメ |
| 樹脂の部品を溶着・かしめで組みたい | 超音波溶着機のメーカー | 超音波工業 |
| 多品種の小物を卓上で半自動にしたい | 卓上ロボットのメーカー | ジャノメ |
| ロボットを入れたい・協働にしたい | ロボットメーカー・SIer | 技術ページ「産業用ロボット」「協働ロボット」 |
各社の公式サイトの情報をもとに編集部が整理したものです。紹介は下にあります。
| 会社 | 組立 ライン | 部品 供給 | ねじ 締め | 圧入 | 溶着・ かしめ | ロボット |
|---|---|---|---|---|---|---|
| 平田機工生産設備・組立ライン(熊本市) | ● | ● | ||||
| 日東精工ねじ締め・ねじ供給(京都府綾部市) | ● | ● | ● | ● | ● | |
| エスティックナットランナ・サーボプレス(大阪府守口市) | ● | ● | ● | ● | ||
| シンフォニアテクノロジー振動式パーツフィーダ(東京都港区) | ● | |||||
| NTNテクニカルサービスNTN のパーツフィーダ(大阪市北区) | ● | |||||
| ジャノメ卓上ロボット・サーボプレス(東京都八王子市) | ● | ● | ● | ● | ||
| 超音波工業超音波ウエルダ(東京都立川市) | ● | ● |
●は、各社の公式サイトで製品・サービスとして確認できたものです(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
平田機工株式会社|自動車・家電の組立ラインを、設備として一括で
平田機工とは
熊本市北区に本社を置く会社です(1951年12月設立)(同社の会社概要)。各種生産システム、産業用ロボット、物流関連機器などの製造・販売をしています。
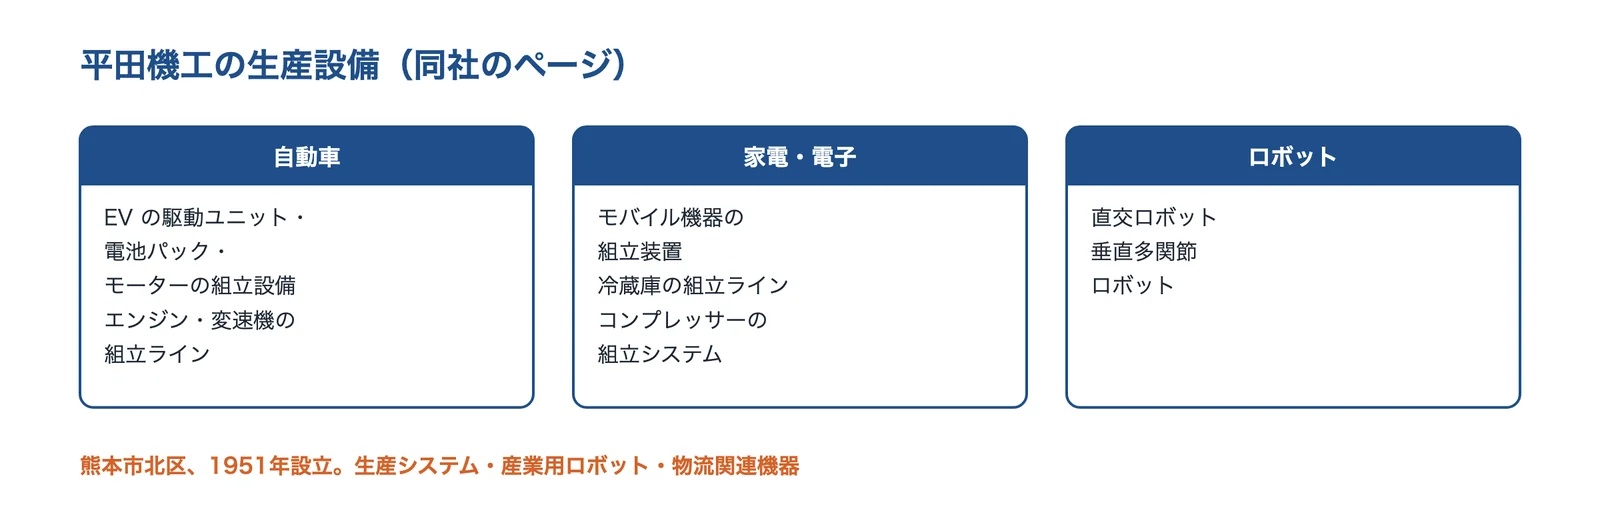
出典:平田機工の公式サイトをもとに AI(Claude)で作成
平田機工の得意技術
| 技術 | 内容 |
|---|---|
| 自動車関連の生産設備 | EV のドライブユニット・バッテリーパッケージ、ハイブリッド車のモーター・インバーターの組立設備、エンジン・CVT・AT の組立ライン(同社サイト) |
| 家電関連の生産設備 | モバイル機器の組立装置、大型薄型テレビの自動組立設備、冷蔵庫の組立ライン、コンプレッサーの組立システム(同社サイト) |
| 産業用ロボット | 直交ロボットと垂直多関節ロボット(同社サイト) |
平田機工が解決できる課題
- 自動車の駆動系・電池の組立ラインを、設備としてまとめて頼みたい
- 家電・電子機器の組立を自動化したい
- 組立ラインにロボットを組み込みたい
出典:会社概要|平田機工、自動車関連生産設備|平田機工、家電関連生産設備|平田機工、産業用ロボット|平田機工
日東精工株式会社|ねじの供給から締付け・記録までの自動ねじ締め
日東精工とは
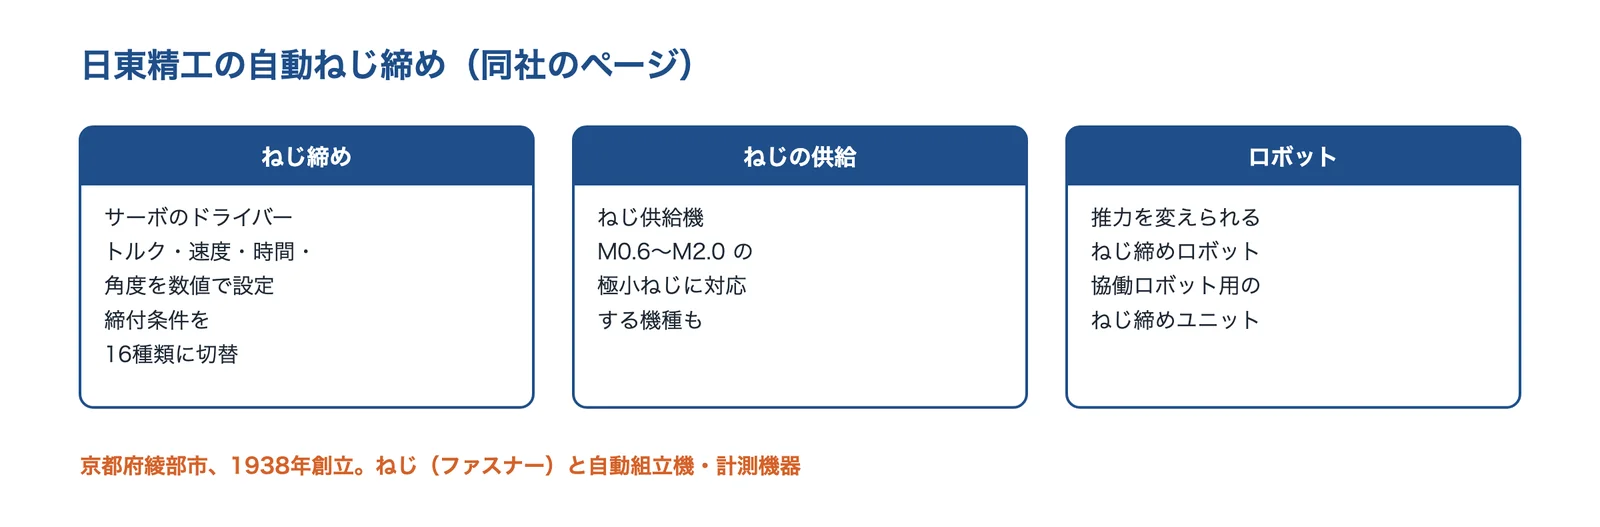
京都府綾部市に本社を置く会社です(1938年2月創立)(同社の会社概要)。ねじ(ファスナー)のほか、自動ねじ締め機などの自動組立機を手がけています。
出典:日東精工の公式サイトをもとに AI(Claude)で作成
日東精工の得意技術
| 技術 | 内容 |
|---|---|
| ドライバー | AC サーボモーターを載せ、トルク・速度・時間・角度を数値で設定。締める場所ごとに16種類の締付条件に切り替え(同社サイト) |
| ねじ供給機 | ディスク式の DF200 は呼び径0.6mm から2mm(M0.6〜M2.0)の極小ねじに対応(同社サイト) |
| ねじ締めロボット | 推力を変えられる機能で、めねじの破壊・カムアウトを防ぐ機種(同社サイト)。協働ロボット用のねじ締めユニットも |
日東精工が解決できる課題
- カムアウト・十字穴のつぶれ・めねじの破壊を防ぎたい
- 極小のねじを自動で締めたい
- 締付けのデータを残して、トレーサビリティを強化したい
出典:会社概要|日東精工、KX/NXドライバ|日東精工、ねじ供給機 DF200|日東精工、ねじロボ SR580Yθ-Z|日東精工、課題から探す(自動組立機)|日東精工
株式会社エスティック|ナットランナとサーボプレスを生かした自動組立装置
エスティックとは
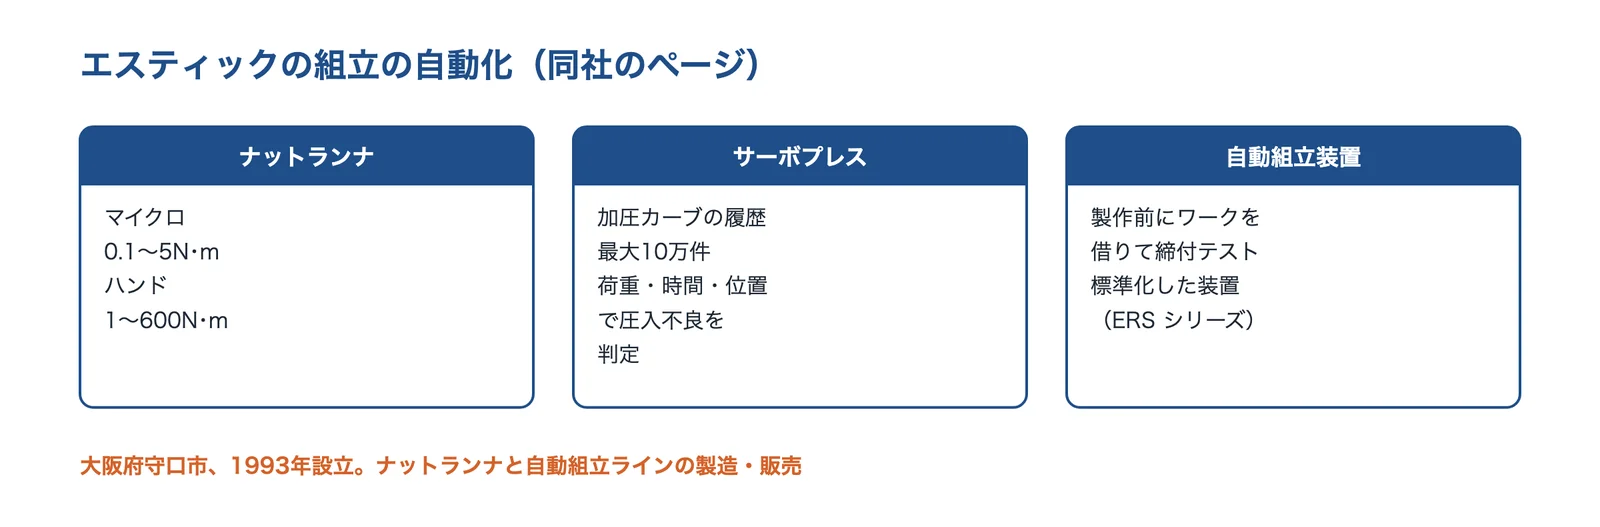
大阪府守口市に本社を置く会社です(1993年8月設立)(同社の会社概要)。電動工具、産業用ロボット・自動組立ラインの製造・販売をしています。
出典:エスティックの公式サイトをもとに AI(Claude)で作成
エスティックの得意技術
| 技術 | 内容 |
|---|---|
| ナットランナ | マイクロ 0.1〜5N・m、ハンド 1〜600N・m(同社サイト)。スカラ・直交・単軸・協働ロボットと組み合わせたねじ締めロボットも |
| サーボプレス | 最大10万件の加圧カーブの履歴、99種の加圧パラメータ。荷重だけでなく時間や位置のデータで判定し、圧入の不良を見つける(同社サイト) |
| 自動組立装置 | 製作の前にワークを借りて、社内のねじ締めロボットで締付けのテスト(干渉・精度・サイクルタイム)ができる。標準化した装置(ERS シリーズ)も(同社サイト) |
エスティックが解決できる課題
- ねじ締めと圧入の自動化を、同じメーカーでそろえたい
- 設備を作る前に、実際のワークで締付けを試したい
- 圧入の不良を荷重・位置・時間で見つけたい
出典:会社概要|エスティック、自動組立装置/設備|エスティック、サーボプレス|エスティック、ねじ締めロボット/スカラ|エスティック
シンフォニアテクノロジー株式会社|薄い部品も重ねずに送る振動式パーツフィーダ
シンフォニアテクノロジーとは
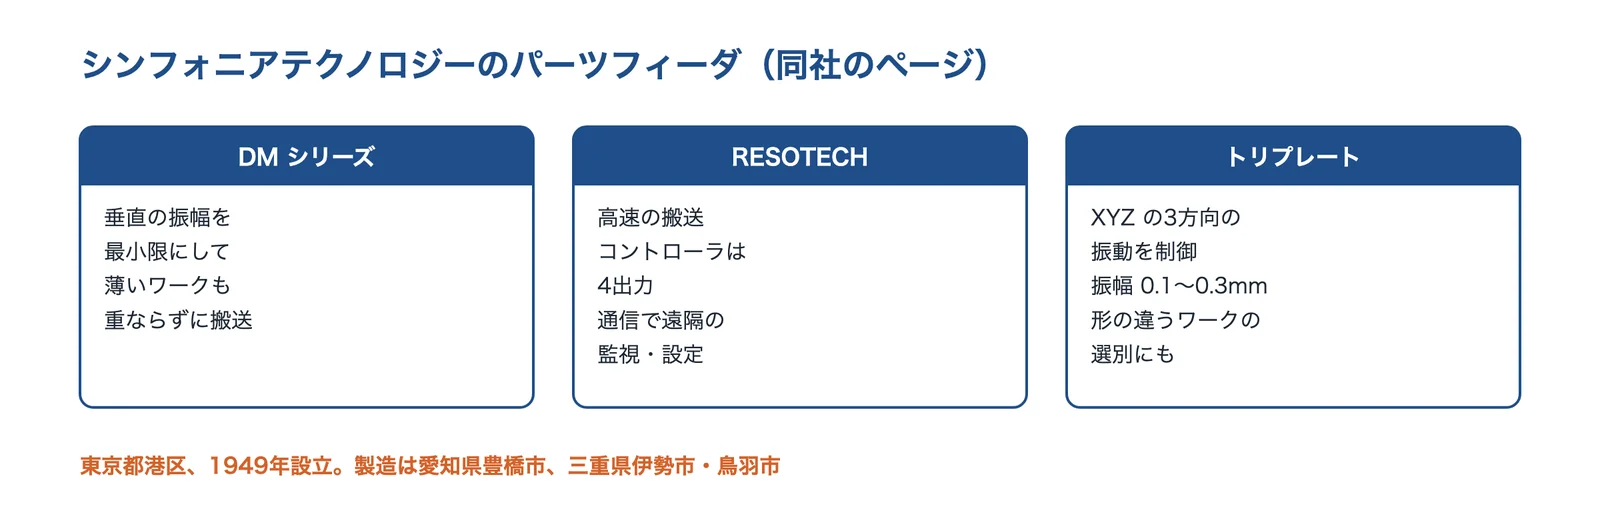
東京都港区に本社を置く会社です(1949年8月設立)(同社の会社概要)。国内の製造の拠点は愛知県豊橋市、三重県伊勢市・鳥羽市にあります。
出典:シンフォニアテクノロジーの公式サイトをもとに AI(Claude)で作成
シンフォニアテクノロジーの得意技術
| 技術 | 内容 |
|---|---|
| デュアルモーションパーツフィーダ | 垂直の振幅を必要最小限に設定でき、薄いワークでも重なりのない滑らかな搬送(同社サイト) |
| 高速パーツフィーダ RESOTECH | 新設計の駆動部で高速の搬送。専用コントローラはパーツフィーダ・リニアフィーダ・リターン・ホッパの4出力で、通信で遠隔の監視・設定変更(同社サイト) |
| 振動搬送テーブル トリプレート | XYZ の3方向の振動を制御(振幅0.1〜0.3mm)。形の違うワークの選別・振込みにも使える(同社サイト) |
シンフォニアテクノロジーが解決できる課題
- 薄い部品・小さな部品を、傷つけずに向きをそろえて送りたい
- 供給の速さを上げたい
- フィーダーの状態を離れた所から見たい・設定を変えたい
出典:会社概要|シンフォニアテクノロジー、パーツフィーダ|シンフォニアテクノロジー、デュアルモーションパーツフィーダ DM シリーズ|シンフォニアテクノロジー、高速パーツフィーダ RESOTECH|シンフォニアテクノロジー、振動搬送テーブル トリプレート|シンフォニアテクノロジー
NTNテクニカルサービス株式会社|NTN のパーツフィーダ(ロボットのピッキング用も)
NTNテクニカルサービスとは
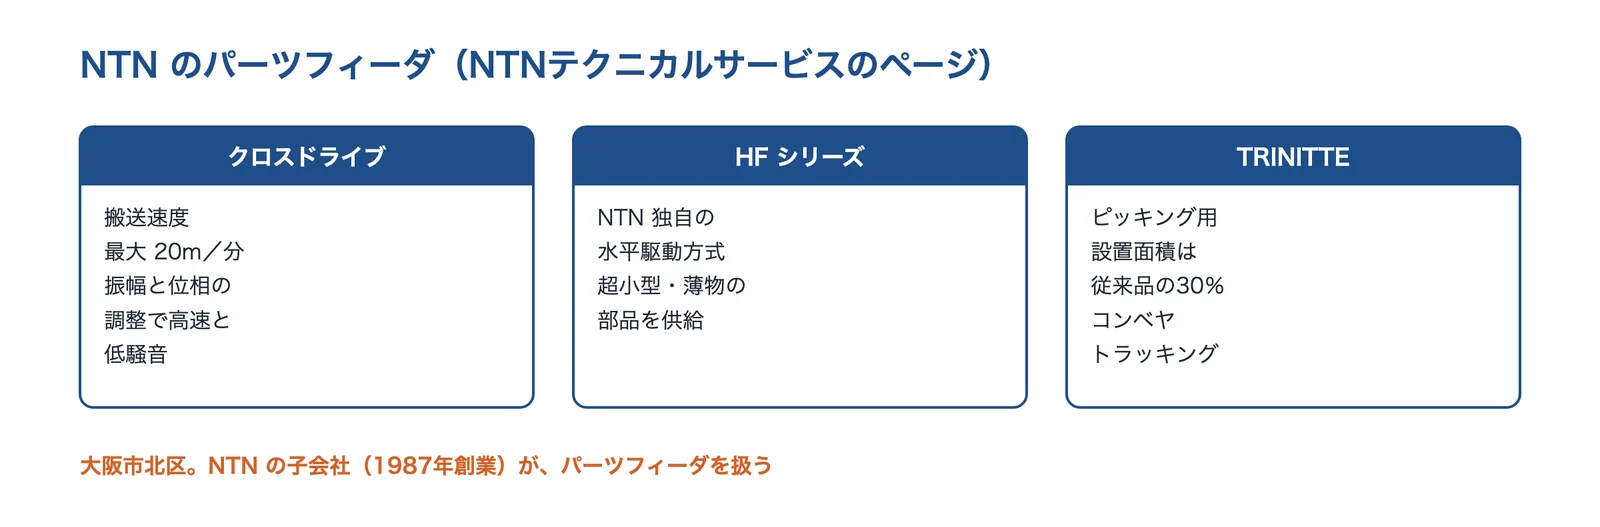
大阪市北区に本社を置く会社です(1987年8月創業)(同社の会社概要)。NTN のパーツフィーダを扱っています。
出典:NTNテクニカルサービスの公式サイトをもとに AI(Claude)で作成
NTNテクニカルサービスの得意技術
| 技術 | 内容 |
|---|---|
| クロスドライブフィーダ | 搬送速度は最大20m/分。振幅と位相の調整で高速の搬送と低い騒音(同社サイト) |
| HF シリーズ | NTN 独自の水平駆動方式で、超小型・薄物の部品を高速かつ滑らかに供給(同社サイト) |
| TRINITTE | ロボットのピッキング用。設置面積は従来品の30%、エンコーダを載せてコンベヤトラッキング、専用ボウルで多品種に対応し段取り替えの時間を減らす(同社サイト) |
NTNテクニカルサービスが解決できる課題
- 超小型・薄物の部品を速く送りたい
- ロボットのそばに置ける小さなフィーダーがほしい
- 多品種の段取り替えの時間を減らしたい
出典:会社概要|NTNテクニカルサービス、パーツフィーダ|NTNテクニカルサービス、クロスドライブフィーダ|NTNテクニカルサービス、HF シリーズ|NTNテクニカルサービス、TRINITTE|NTNテクニカルサービス
株式会社ジャノメ|卓上ロボットとサーボプレスで、セル生産を半自動に
ジャノメとは
東京都八王子市に本社を置く会社です(1950年6月設立)(同社の会社概要)。ミシンのほか、卓上ロボットやサーボプレスなどの産業機器を手がけています。
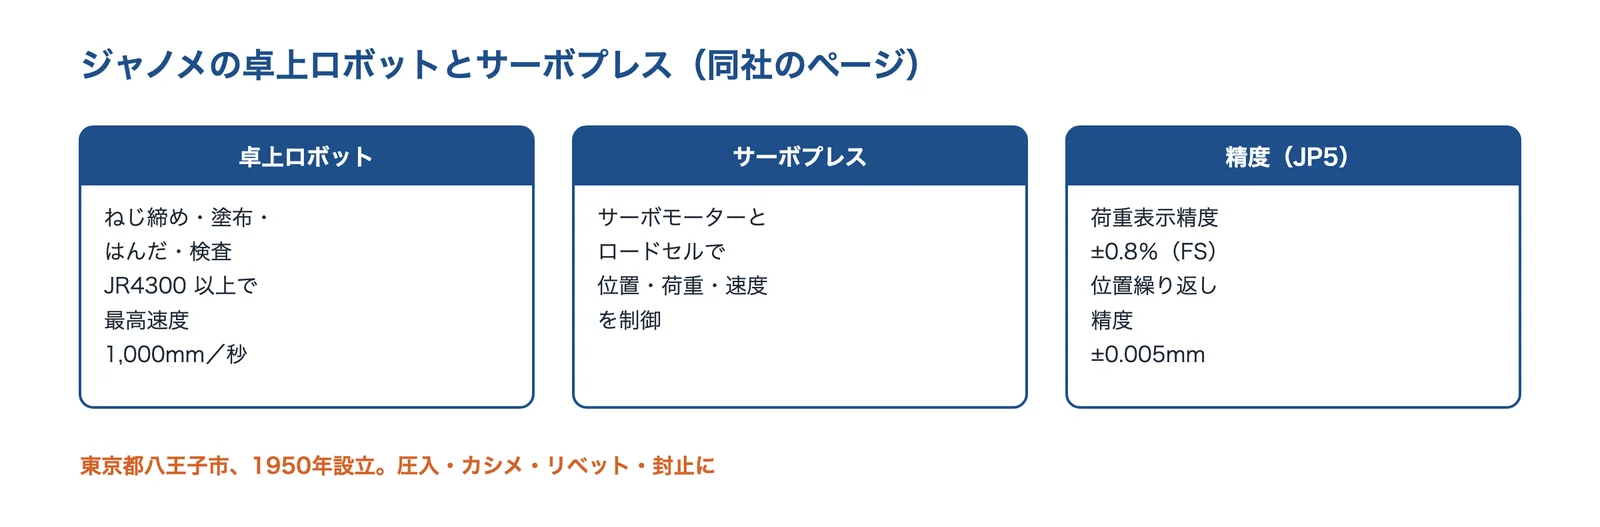
出典:ジャノメの公式サイトをもとに AI(Claude)で作成
ジャノメの得意技術
| 技術 | 内容 |
|---|---|
| 卓上ロボット | ねじ締め・塗布・基板分割・はんだ付け・検査に。JR4000 シリーズは JR4300 以上で最高速度1,000mm/秒(同社サイト) |
| サーボプレス | AC サーボモーターとロードセルで位置・荷重・速度を制御。圧入・カシメ・リベット・封止などに(同社サイト) |
| JP シリーズ5 | 荷重表示精度 ±0.8%(FS)、位置繰り返し精度 ±0.005mm(同社サイト) |
ジャノメが解決できる課題
- 多品種少量の小物の組立を、卓上で半自動にしたい
- 圧入の良否を荷重と位置で判定したい
- 油圧・空圧のプレスを電動に置き換えたい
出典:会社概要|ジャノメ、卓上ロボット|ジャノメ、JR4000 シリーズ|ジャノメ、サーボプレス|ジャノメ、JP シリーズ5|ジャノメ
超音波工業株式会社|超音波で樹脂を溶着・かしめ、多点のシステムにも
超音波工業とは
東京都立川市に本社を置く会社です(1956年5月設立)(同社の会社概要)。超音波の樹脂の溶着機(ウエルダ)や金属の接合機などを手がけています。
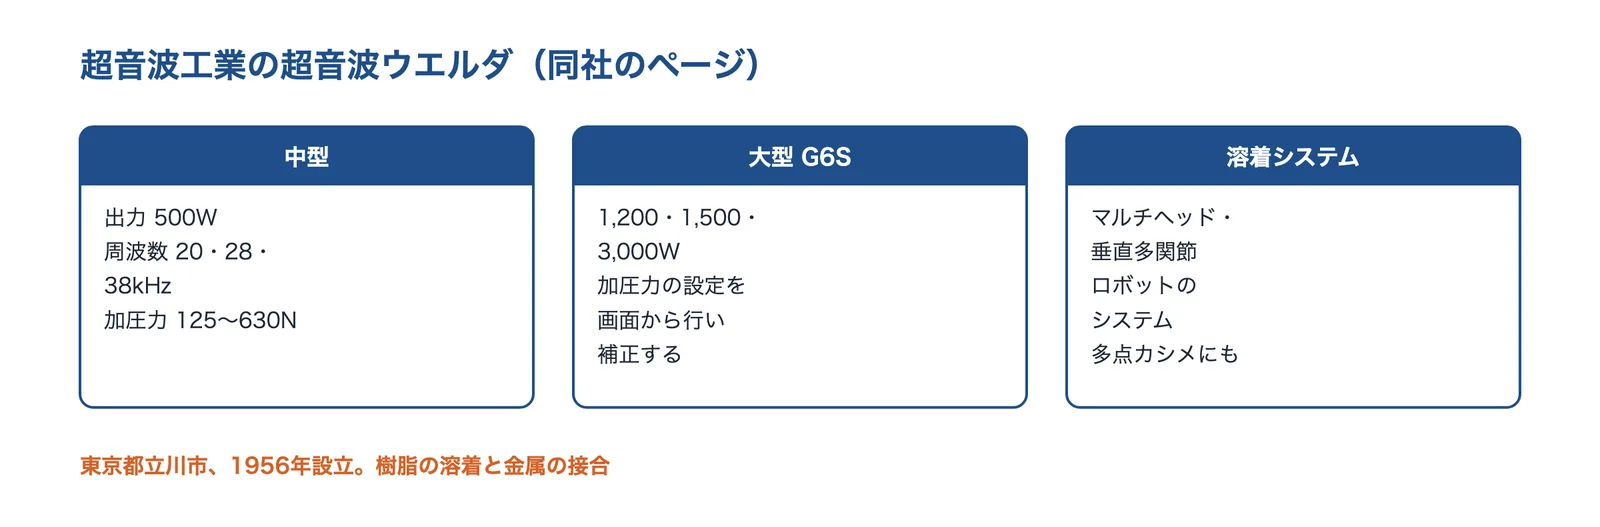
出典:超音波工業の公式サイトをもとに AI(Claude)で作成
超音波工業の得意技術
| 技術 | 内容 |
|---|---|
| 中型ウエルダ | 出力500W、周波数20・28・38kHz、加圧力125〜630N(同社サイト) |
| 大型ウエルダ G6S | 1,200W・1,500W・3,000W。加圧力の設定をタッチパネル・PC から行い、不安定な加圧力を補正(同社サイト) |
| 溶着システム | マルチヘッドタイプ・垂直多関節ロボットタイプ。大型部品の多点カシメなど、用途に応じたシステムを提案(同社サイト) |
超音波工業が解決できる課題
- 樹脂の部品の接合・かしめを自動化したい
- 多点の溶着・かしめを1つのシステムにしたい
- 部品の大きさに合う出力・周波数を選びたい
出典:会社概要|超音波工業、超音波プラスチックウエルダ|超音波工業、中型ウエルダ|超音波工業、大型ウエルダ G6S|超音波工業、溶着システム|超音波工業
よくある質問
方式と工程
- 自動組立機とは何ですか?
- 部品を1つずつ分けて向きをそろえて送り(供給)、決まった位置に運び(移送)、圧入・ねじ締め・接着・溶着などで一体にする(組付)機械です(自動組立の要素:移送・供給・組付)。
- 専用機とロボットはどう使い分けますか?
- 少品種・大量で速さが要るなら専用機、品種が多く変更も多いなら汎用ロボットと治具の交換が向きます。その間に、専用機の一部にロボットを入れる形もあります(専用機と汎用ロボットの使い分け)。
- インデックス式とフリーフロー式の違いは?
- インデックス式はテーブルが一定の角度ずつ回って止まり各工程が同時に作業し、フリーフロー式はパレットが流れて工程の間で待てるので工程の追加・入れ替えがしやすい方式です(方式:インデックス・フリーフロー・セル)。
- パーツフィーダーはどう選びますか?
- 速さが要るならボウル式、品種が多い・部品を傷つけたくないならビジョン式やトレイが向きます。実際の部品で試して確かめます(部品供給:パーツフィーダー・トレイ・ピッキング)。
- 圧入やねじ締めの不良はどう見つけますか?
- 圧入は荷重と位置の曲線、ねじ締めはトルクと回転角で、1個・1本ずつ判定して記録します(組立の工程と検査:圧入・ねじ締め・接着・溶着)。
計算・設計・費用
- タクトタイムはどう計算しますか?
- 1日の稼働時間を1日に必要な数で割ります。設備のサイクルタイムは、止まる時間を見込んでタクトより短くします(タクトタイムと、設備に求めるサイクルタイム)。
- 設備総合効率とは?
- 時間稼働率×性能稼働率×良品率で、設備が負荷時間のうちどれだけ良品を作る時間に使えたかを表します(設備総合効率(時間稼働率×性能稼働率×良品率))。
- チョコ停はどう減らしますか?
- まず停止の場所と回数を記録して数え、部品の形・選別・ガイドなど原因に合わせて手を打ちます(チョコ停が1日に失わせる数・研究:チョコ停対策の原理(品質誌、1997年))。
- 自動化しやすい設計とは?
- DFA で部品の数を減らし、対称な形・1方向で入れられる・少しずれても入る形にします(組立しやすい設計(DFA))。
- 投資の回収はどう考えますか?
- 投資額を1年あたりの効果(省人・不良の減少・増産から保守の費用を引いたもの)で割ります。中小企業には省力化の補助金があります(費用の内訳)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの解決 | 課題ページ |
|---|---|---|
| 部品点数を減らしたい | DFA で部品をまとめる(組立しやすい設計(DFA)) | 設計の見直し(DFA) |
| 工程を減らせる設計にしたい | 結合の工程を減らす(組立しやすい設計(DFA)) | つなぐ工程を減らす |
| ばら積みの部品をロボットでピッキングしたい | フィーダーの代わりにビジョンで取る(トレイ・テープ・ばら積みピッキング) | 3D ビジョン |
| 圧入・焼きばめの部品が抜ける・割れる | 荷重と位置で圧入を監視する(圧入:サーボプレスで荷重と位置を見る) | 荷重・位置の監視 |
| ねじ・ボルトがゆるむのを防ぎたい | 締付けをトルクと角度で管理する(ねじ締め:トルクと回転角で締め付けを見る) | 締付け管理 |
| 外観検査を自動化したい | 組立機の中に画像検査を入れる(検査の組み込み:工程の中で良否を見る) | 照明・撮像 |
| 部品・製品のトレーサビリティを取りたい | 締付け・圧入の記録を番号とひも付ける(記録を残す(トレーサビリティ)) | データのひも付け |
| ロボットの立ち上げ・ティーチングの手間を減らしたい | セル式の立ち上げ(方式:インデックス・フリーフロー・セル) | オフラインティーチング |
右の列は、関係する課題ページ(対策の節)へのリンクです。
関連する技術・基礎知識
- 産業用ロボット
- 協働ロボット
- 外観検査装置
- ねじ・ボルト・ナット・ワッシャー
- 接着剤
- ひずみゲージ・ロードセル
- PID制御・モーション制御
- デジタルツイン
- 受託開発
- 部品点数を減らしたい
- ばら積みの部品をロボットでピッキングしたい
- 圧入・焼きばめの部品が抜ける・割れる
- ねじ・ボルトがゆるむのを防ぎたい
- 生産ラインをデジタルツインで事前に検証したい
- 自動組立(技術カテゴリー)
出典・確認日
- エンジン組立ラインにおける自動組立設備の標準化とフレキシビリティ(ヤマハ発動機技報 47号)|ヤマハ発動機
- パーツフィーダ|キヤノン(マシンビジョン)
- 「2026年版ものづくり白書」について(経済産業省 製造産業戦略企画室、2026年6月)|経済産業研究所
- 機械の包括的な安全基準に関する指針(説明資料)|厚生労働省
- サーボプレス|ジャノメ
- サーボプレス|エスティック
- KX/NXドライバ|日東精工
- 課題から探す(自動組立機)|日東精工
- 樹脂溶着|パナソニック インダストリー
- レーザ溶着部の超音波探傷に関する研究(研究報告 32号)|兵庫県立工業技術センター
- US4720923A Remote center compliance system(IBM、1988年)|Google Patents
- 力制御を用いたロボットによる組立作業(香川県産業技術センター)|産業技術総合研究所 四国センター
- タクトタイムとは|富士フイルムビジネスイノベーション
- 特開平7-105285 製造ライン稼動状況モニタリングシステム(富士電機)|Google Patents
- 張書文「チョコ停対策の原理に関する研究」品質 27巻4号(1997年)|J-STAGE
- 中小企業省力化投資補助事業(一般型)|中小企業基盤整備機構
- 中小企業省力化投資補助事業(カタログ注文型)|中小企業基盤整備機構
- 省力化投資補助事業(令和7年度予算の資料)|中小企業庁
- DFMA Product Simplification|Boothroyd Dewhurst
- B. Range, DFM&A Forum 2013 資料|Boothroyd Dewhurst
- Devenish, Conducting a Step-by-Step DFA Analysis(2019 Forum)|Boothroyd Dewhurst
- 「モノづくり」から見た設計評価法(日立評論 2001年3月号)|日立製作所
- Ohashi ほか(日立), JSME International Journal Series C 45(2)(2002年)|J-STAGE
- 産業用ロボットと人との協働作業が可能となる安全基準を明確化しました|厚生労働省
- 自動車用バッテリーの極板組立自動機械にはさまれ死亡(労働災害事例 No.101055)|職場のあんぜんサイト(厚生労働省)
- 導入事例|キヤノン(マシンビジョン)
- 三恵工業の導入事例|ユニバーサルロボット
- リコールの届出(タダノ、届出番号5469、2024年4月5日)|国土交通省
- 会社概要|平田機工
- 自動車関連生産設備|平田機工
- 家電関連生産設備|平田機工
- 産業用ロボット|平田機工
- 会社概要|日東精工
- ねじ供給機 DF200|日東精工
- ねじロボ SR580Yθ-Z|日東精工
- 会社概要|エスティック
- 自動組立装置/設備|エスティック
- ねじ締めロボット/スカラ|エスティック
- 会社概要|シンフォニアテクノロジー
- パーツフィーダ|シンフォニアテクノロジー
- デュアルモーションパーツフィーダ DM シリーズ|シンフォニアテクノロジー
- 高速パーツフィーダ RESOTECH|シンフォニアテクノロジー
- 振動搬送テーブル トリプレート|シンフォニアテクノロジー
- 会社概要|NTNテクニカルサービス
- パーツフィーダ|NTNテクニカルサービス
- クロスドライブフィーダ|NTNテクニカルサービス
- HF シリーズ|NTNテクニカルサービス
- TRINITTE|NTNテクニカルサービス
- 会社概要|ジャノメ
- 卓上ロボット|ジャノメ
- JR4000 シリーズ|ジャノメ
- JP シリーズ5|ジャノメ
- 会社概要|超音波工業
- 超音波プラスチックウエルダ|超音波工業
- 中型ウエルダ|超音波工業
- 大型ウエルダ G6S|超音波工業
- 溶着システム|超音波工業
※製品名・会社名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社の文章・図は転載していません。タクト・設備総合効率・DFA・回収期間の計算例は、説明のための仮の値で編集部が計算したもので、実際の設備の値ではありません。安全の対策は、法令・規格と専門家で確かめてください。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日 本ページの内容は一般的な情報です。各社の製品の仕様・補助金の条件は変わることがあるので、導入の前に各社・公式サイトで確かめてください。








