
人手が足りない、作業者で品質がばらつく。小さな部品をはめる・締める作業を機械にしたいが、何から手を付ければよいかわからない――。組立の自動化は、「何を組むか」「どれだけの量と品種か」「どこまでの精度か」で、選ぶ方法が大きく変わります(編集部の解説)。量と品種で自動化のレベル(手作業の補助・半自動・ロボットセル・専用機)を選び、組むものと精度に合わせて、力覚センサーや部品の形の工夫を足していきます。
この記事では、その選び方を流れに沿って整理し、スナップフィット・圧入・小ねじ・コネクター・Oリングといった組むものごとの難しさと対策、自動化できないときに部品の形を変える工夫(DFA)を紹介します。自動組立機の方式・パーツフィーダー・タクトと稼働率・組立性の点数の計算は技術ページ「自動組立機」、ロボットの選び方は「産業用ロボット」「協働ロボット」、組み立てたあとの検査は「外観検査装置」で扱っています。荷積み(パレタイズ)、ばら積みの部品の取り出し(ピッキング)、工場の中の運搬(搬送)の自動化は、それぞれの課題のページで扱っています。
組むものごとに、機械にすると難しいところが違う
人なら目で見て指先で合わせる作業も、機械では「決めた位置へ、決めた力で」動かすことになります。部品の位置のばらつき、柔らかさ、入ったかどうかの確かめ方が、組むものごとに違うため、難しさと打つ手も変わります。
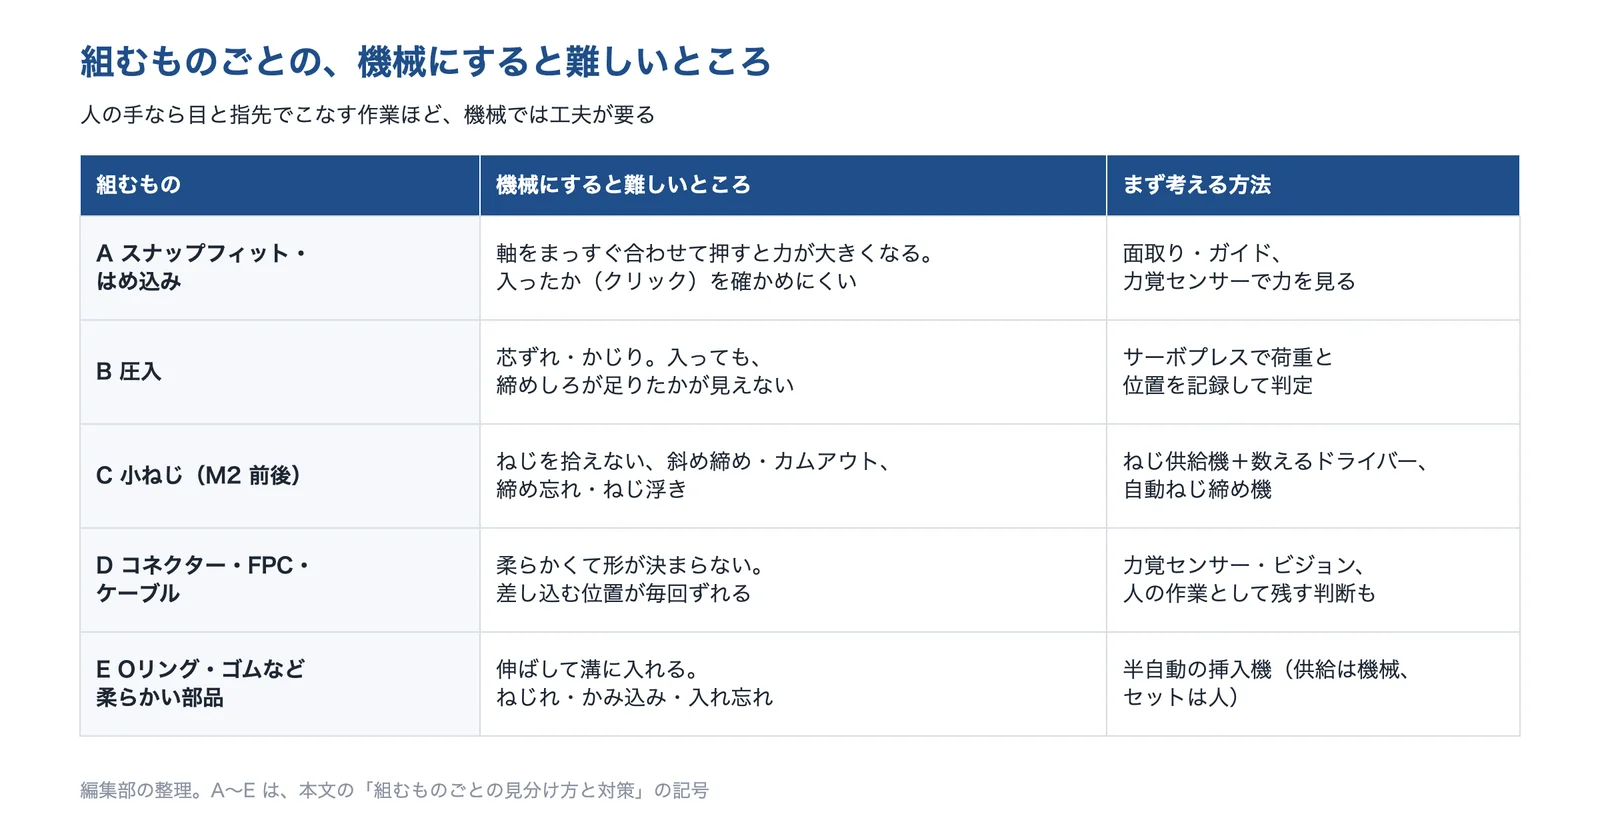
出典:Bayer(現 Covestro)の設計ガイド・ハイオス「BLFA・PGFA カタログ」・三桜工業 FA本部「Oリング挿入機」・経済産業省「ロボット技術導入事例集」と編集部の整理をもとに AI(Claude)で作成
A〜C は、部品の形が決まっていて、位置と力をそろえれば機械にしやすい作業です。D・E は、柔らかくて形が決まらない部品を扱う作業で、自動化の費用が見合うかを先に考えます。どれも、量・品種と精度によって、選ぶレベルが変わります。
自動化のレベルを選ぶ流れ
最初に、同じ品種をたくさん・長く作るのか、品種がよく変わるのかを見ます。経済産業省の「ロボット技術導入事例集」(平成22年度の調査)は、作業量が続いて一定以上あり、投資を回収できる見込みが十分なら専用機のほうが費用対効果が高いことが多い、品種が毎日変わるような組立工程や柔軟物を含む高度な組立工程は、ロボット化の費用対効果が十分に得られないことが多い、と整理しています。
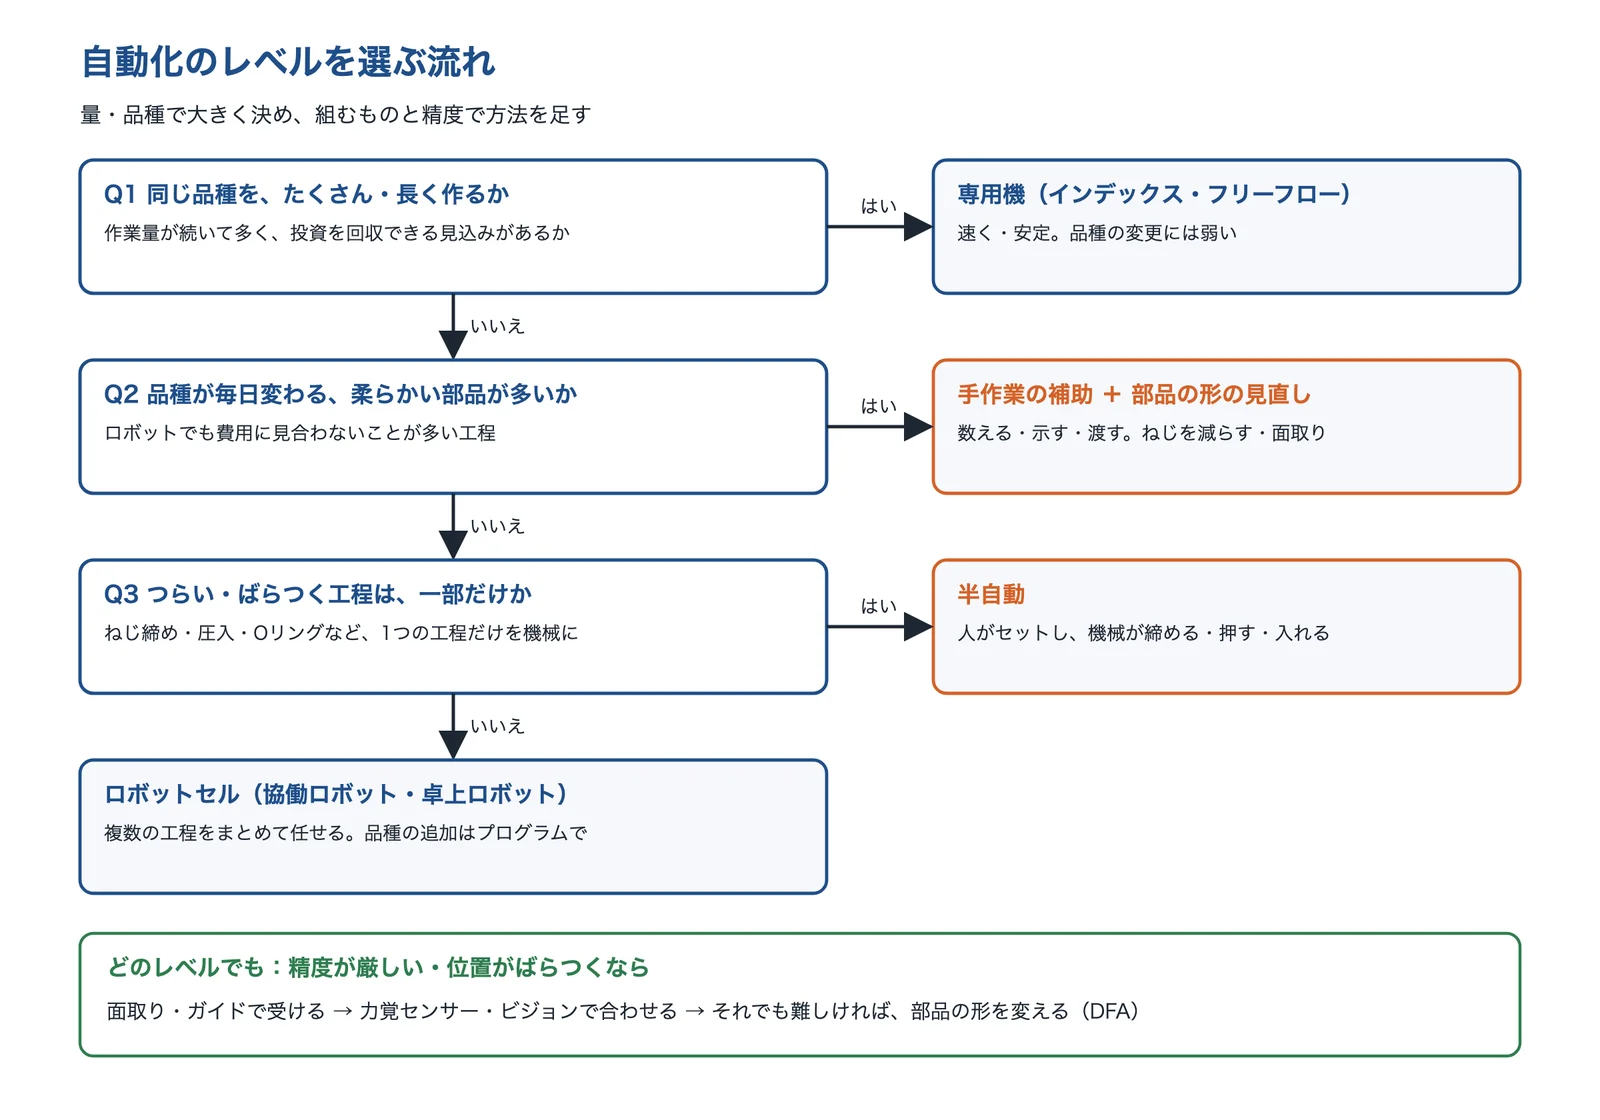
出典:経済産業省「ロボット技術導入事例集」と編集部の整理をもとに AI(Claude)で作成
そのあいだに入るのが、つらい・ばらつく工程だけを機械に任せる半自動と、複数の工程をまとめて任せるロボットセルです。どのレベルでも、精度が厳しい・位置がばらつく作業には、面取り・ガイドで受ける、力覚センサーやカメラで合わせる、それでも難しければ部品の形を変える、を順に足します。
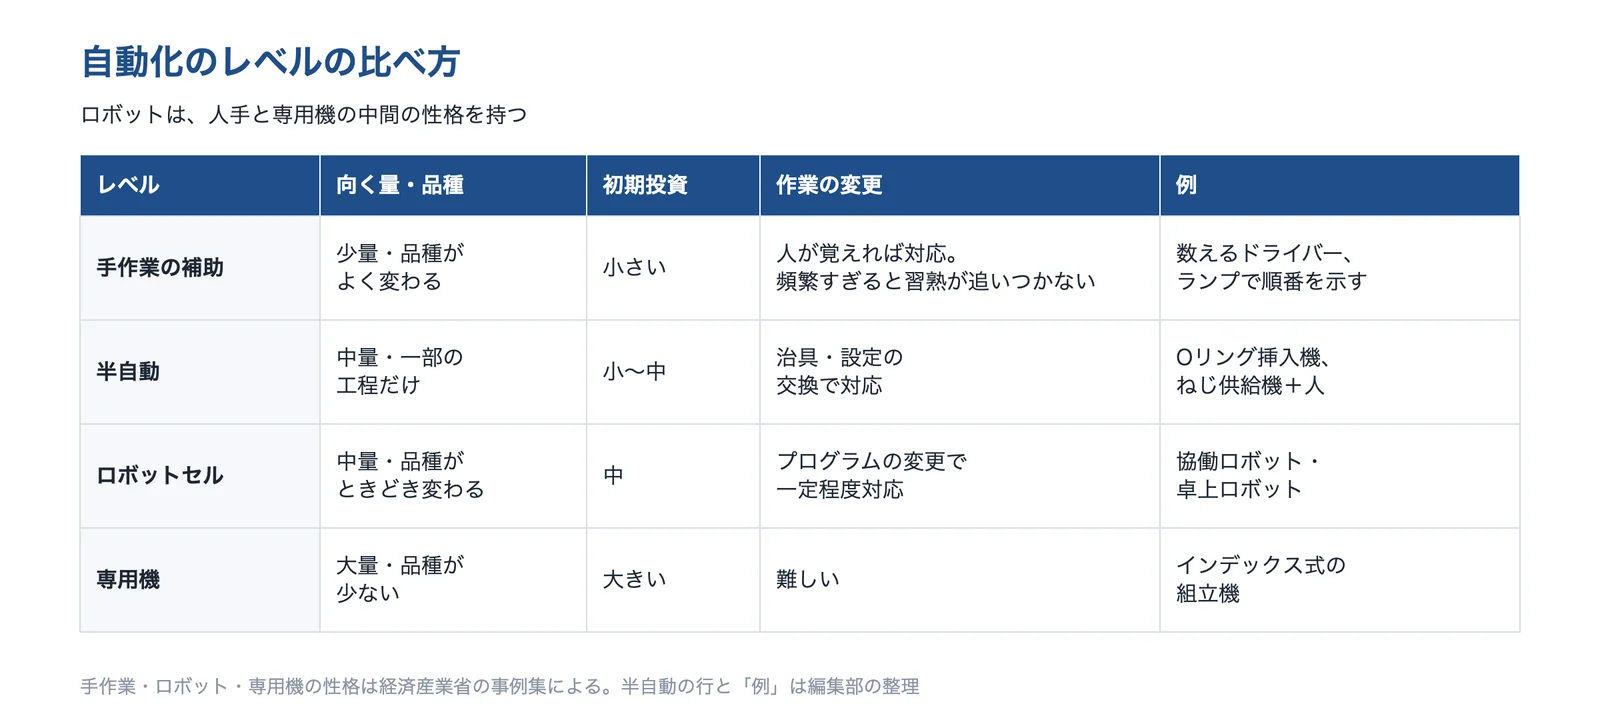
出典:経済産業省「ロボット技術導入事例集」と編集部の整理をもとに AI(Claude)で作成
同じ事例集は、ロボットを「人手作業と専用機の中間」と位置づけ、専用機は用途に特化して高い性能を出せるが一般に高額で作業の変更に対応しにくい、ロボットは専用機より力・速さ・精度で劣る場合もあるが、多くの専用機より安く、作業の変更にも一定程度対応できる、としています。人手は作業の変更に柔軟ですが、あまりに頻繁な変更では習熟が追いつかない、という注記もあります。
出典:ロボット技術導入事例集(平成22年度中小企業支援調査委託費)|経済産業省(日本ロボット工業会のサイトに掲載)
組むものごとの見分け方と対策
組むもの(A〜E)ごとに、何が起きているか、使える方法、選ぶときの注意、相談できる企業・機関をまとめました。
スナップフィット・はめ込みが、機械だと入らない・割れる・入ったかわからない
手なら「パチン」と入るカバーが、機械で押すと割れる。入ったように見えて、片側だけ浮いている。爪が白くなる。
- 起きている現象
- 樹脂の設計資料(Bayer、現 Covestro の前身)は、環状のスナップの計算例で、軸をまっすぐ合わせて機械で押したときだけ大きな力(例では1,346N)になり、手で組むときは一部を斜めに入れてから押すので、力はずっと小さいと説明しています。機械で全周を一度に押すと、爪と相手に大きな力がかかります。
- 解決に使える技術
- 力覚センサーで力と「クリック」を見る力制御・成否の判定
- 部品の形を変える面取り・許容ひずみ
- 半自動にして人がそろえるセットは人
押す力を上げて入れようとすると、爪の根元に無理がかかります。押す向きと順番(斜めから入れるなど)を変えるか、爪の形を見直します(編集部の解説)。
圧入が、芯ずれ・かじりで入らない/入ったが良否がわからない
軸受やピンを圧入すると、ときどき途中で止まる。入ったものも、締めしろが足りたかは外から見えない。
- 起きている現象
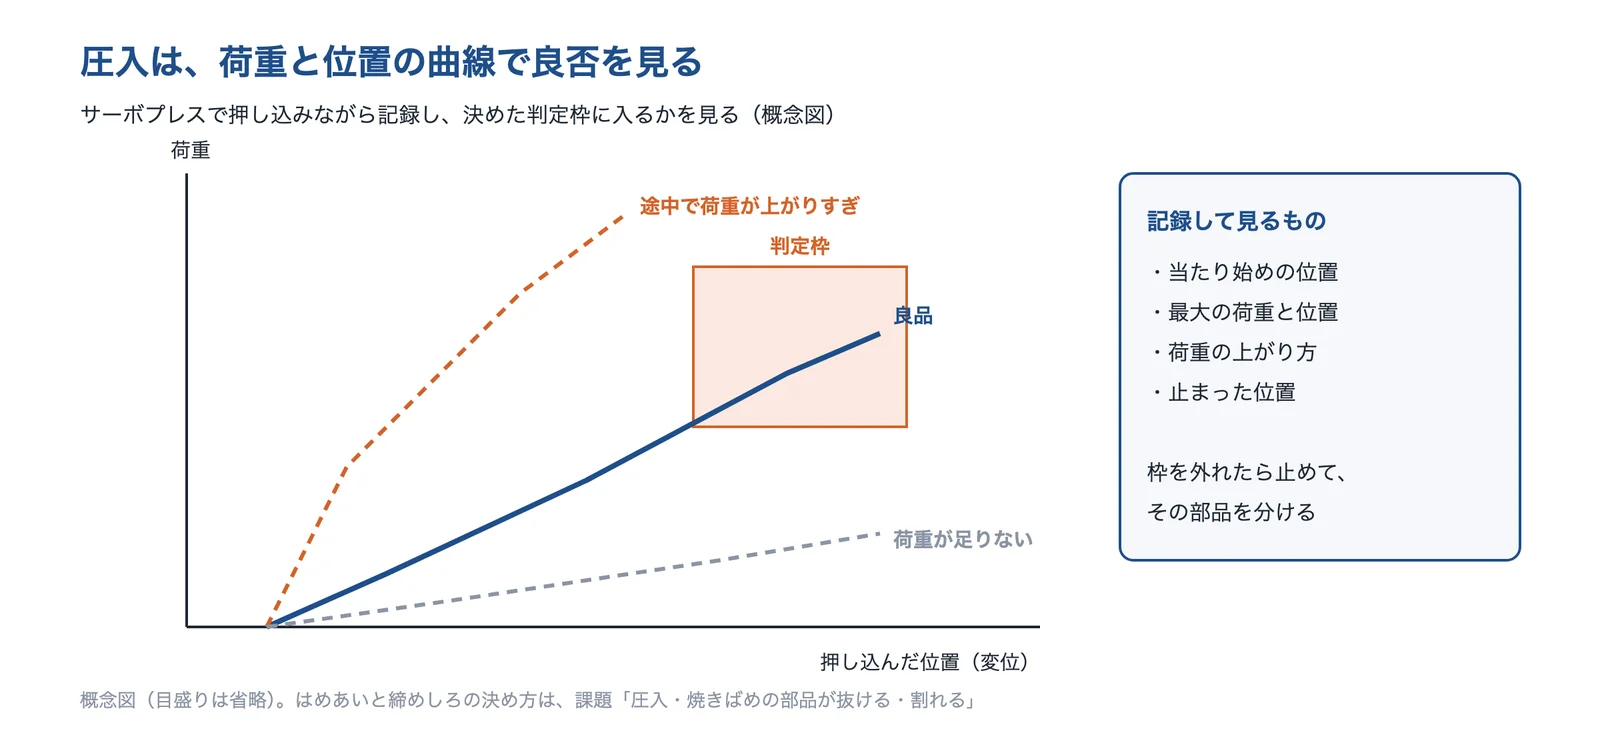
- 圧入は、穴と軸の位置がずれたまま押すと、かじったり傾いたりします。入ったあとは見た目で良否を判断できないので、押し込むときの荷重と位置の記録で確かめます。サーボプレスには、当たり始めの位置や最大の荷重などを判定の項目にして、良否を判定する機能があります(コアテックの製品の説明)。
- 解決に使える技術
- サーボプレスで荷重と位置を見る判定枠
- 協働ロボットでワークを置く圧入はプレスで
- 面取り・ガイドで受ける芯ずれの許容
はめあい(締めしろ)が合っていないと、装置だけでは抜けや割れを防げません(編集部の解説)。はめあいの決め方は、課題「圧入・焼きばめの部品が抜ける・割れる」で先に確かめます。
小ねじ(M2 前後)が拾えない・斜めに入る・締め忘れる
M2 以下のねじを指でつまんで落とす。ビットからねじが倒れて、斜めに入る。何本締めたか、あとから確かめられない。
- 起きている現象
- 小ねじは軽く小さいので、拾う・立てる・まっすぐ入れるのが難しい作業です。ドライバーのメーカーのハイオスは、自動機用のドライバーのカタログで、ねじ締めのエラーとして部品忘れ・締め忘れ・ねじ浮き・異種ねじの混入・斜め締め・カムアウトなどを挙げ、ドライバーの回転と時間でそれらを検知するとしています。
- 解決に使える技術
- 手作業の補助:数える・渡すカウンター・ねじ供給機
- 小ねじの自動締め供給・吸着・判定
- ロボットセルで締める協働ロボット
自動ねじ締め機を入れる前に、手作業のまま「数える・渡す」を入れるだけで、締め忘れと拾う手間が減ることがあります。ねじの種類が多いなら、ねじの数と種類を減らす設計(部品の形を変える)も同時に考えます(編集部の解説)。
コネクター・FPC・ケーブルの挿入が、毎回ずれて入らない
ケーブルの先の位置が毎回違う。FPC がたわんでコネクターに入らない。入れたつもりで半挿しになっている。
- 起きている現象
- ケーブルや FPC は柔らかく、つかむたびに形が変わります。経済産業省の事例集は、柔軟物を含む高度な組立工程は、ロボット化による費用対効果が十分に得られないことが多いとしています。いっぽう、力覚センサーで力の変化を見ながら差し込む方法や、カメラで位置を見つけて合わせる方法の研究・製品も出ています。
- 解決に使える技術
- 力覚センサーで力を見ながら差し込む半挿しの検知
- ロボットセルにまとめるビジョンで位置を補正
- 手作業の補助として残す示す・数える
量が少なく品種が多いなら、無理に自動にせず、人の作業として残して、挿したかを確かめるしくみだけ入れるのも1つの答えです(編集部の解説)。コネクターの接触不良の話は課題「コネクターの接触不良を防ぎたい」で扱っています。
Oリング・ゴムなど柔らかい部品の組付けが、遅い・ねじれる
Oリングを溝に入れる作業に時間がかかる。ねじれたまま入る、入れ忘れる。作業者で速さが違う。
- 起きている現象
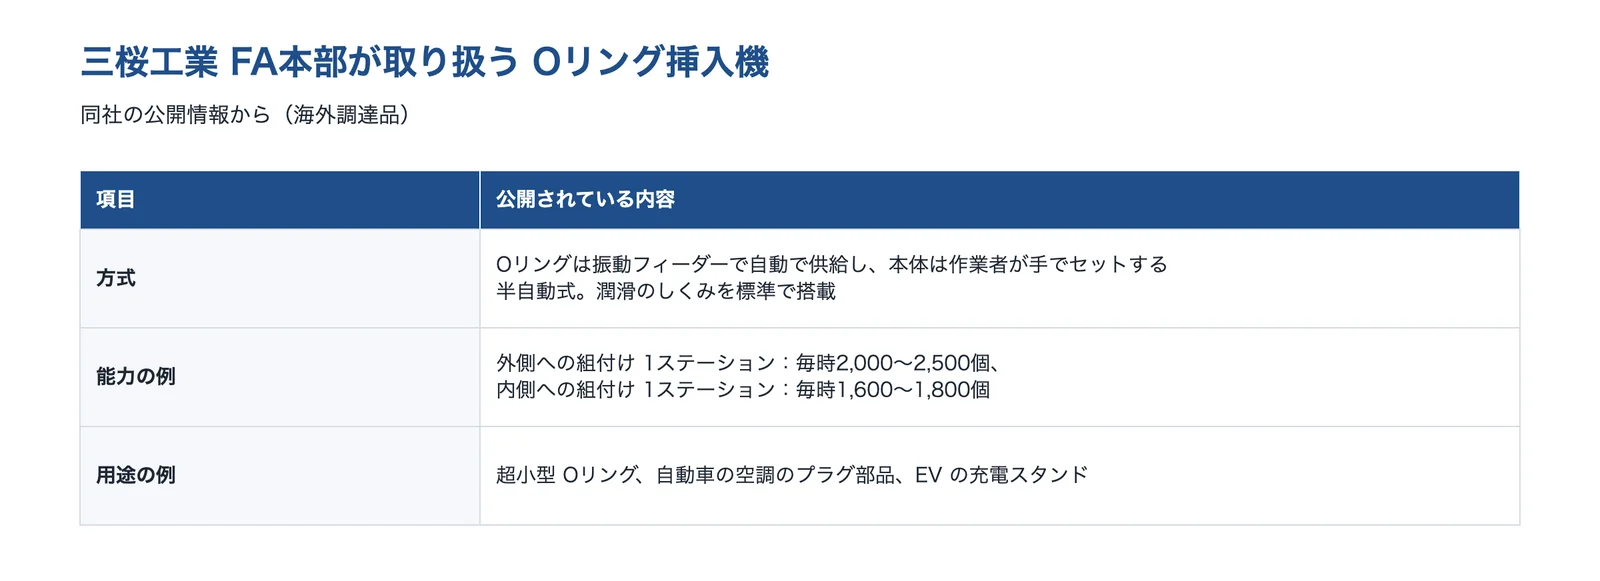
- Oリングは伸ばして溝に入れるので、形が決まらない部品の扱いになります。Oリングの供給と挿入を機械が行い、本体のセットは人が行う半自動の挿入機があります(三桜工業 FA本部が取り扱う Oリング挿入機は、振動フィーダーで Oリングを供給し、本体は作業者が手でセットする)。
Oリングの寸法・材質や溝の形が品種ごとにばらばらだと、半自動の機械も段取り替えが増えます。Oリングの種類をそろえる(標準化する)と、機械が使いやすくなります(編集部の解説)。部品の種類を減らす話は課題「部品を標準化・共通化して種類を減らしたい」で扱っています。
なぜ、人には簡単な組立が機械では難しいのか
部品の位置と形が、少しずつ違う
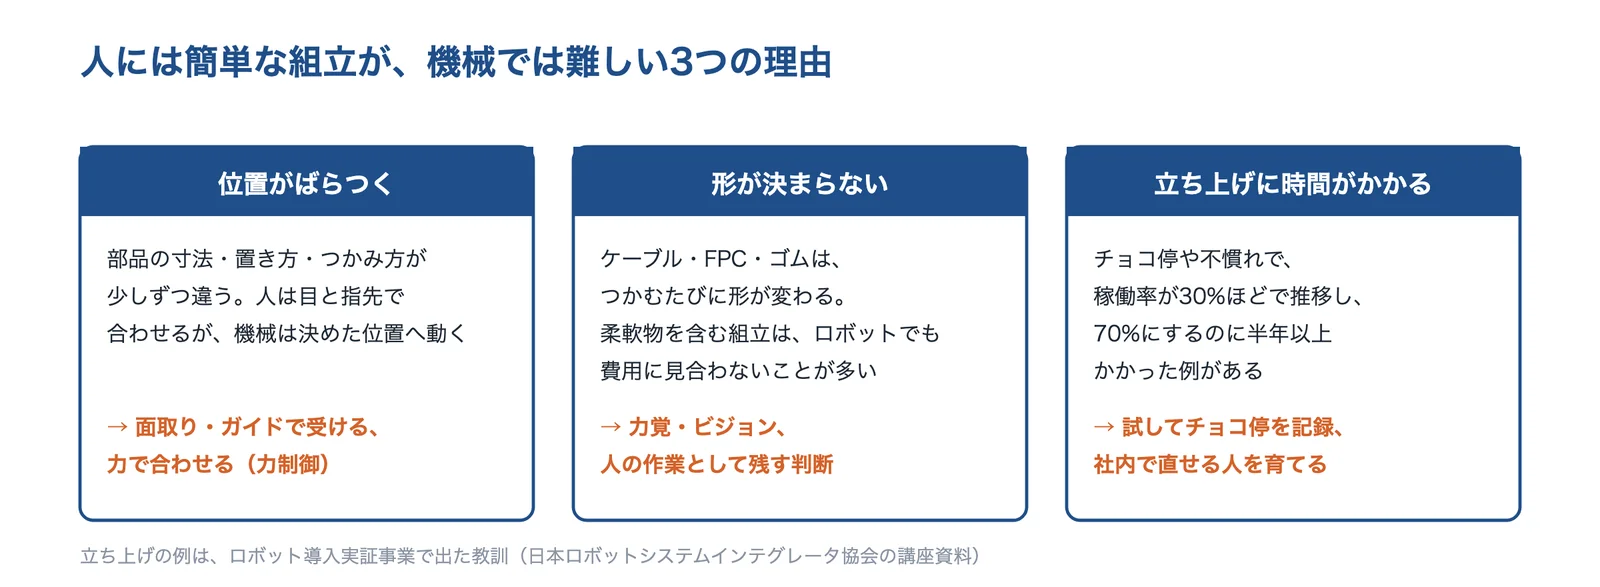
部品の寸法、置き方、つかみ方は、1個ずつ少しずつ違います。人は目と指先でそのずれを合わせながら入れますが、機械は決めた位置へ動くので、ずれを受け止めるしくみが要ります。面取りやガイドで入口を広げる、ハンドに柔らかさ(コンプライアンス)を持たせる、力を測って合わせる(力制御)、といった方法です。産業技術総合研究所(産総研)の資料は、力制御で最も一般的なのはインピーダンス制御だとしています。
出典:経済産業省「ロボット技術導入事例集」・日本ロボットシステムインテグレータ協会の講座資料・産総研の資料と編集部の整理をもとに AI(Claude)で作成
柔らかい部品は、つかむたびに形が変わるので、さらに難しくなります(編集部の解説)。2018年の World Robot Summit の組立の競技について、大会のあとの論文は、優勝したチームが CAD をもとにした物体の検出と力制御を組み合わせていた、と報告しています。
立ち上げてからが、始まり
日本ロボットシステムインテグレータ協会の講座資料は、ロボット導入実証事業で出た教訓として、チョコ停やオペレーターの不慣れで稼働率が30%ほどで推移し、70%にするのに半年以上の時間と工数がかかった例、ワークの形が頻繁に変わるのにプログラムを社内で直せなかった例、ロボットの前後だけを見てライン全体の搬送との連携が足りなかった例を挙げています。ロボットは専用機と違い、プログラムを変えれば汎用に使えますが、精度・速さは専用機より低く、扱いは難しい、とも説明しています。
出典:ロボット技術導入事例集|経済産業省、ロボット導入企業向け講座 第一部|日本ロボットシステムインテグレータ協会、産総研の技術の紹介(力制御)|産業技術総合研究所、Robots assembling machines: learning from the World Robot Summit 2018 Assembly Challenge|Aston University ほか
自動化の方法:手作業の補助から、ロボットセルまで
ここからは、レベルごとの方法と、組むものごとの方法を紹介します。小さく始めて、効果と課題を確かめてから広げると、つまずきが減ります(編集部の解説)。
手作業の補助:数える・示す・渡す
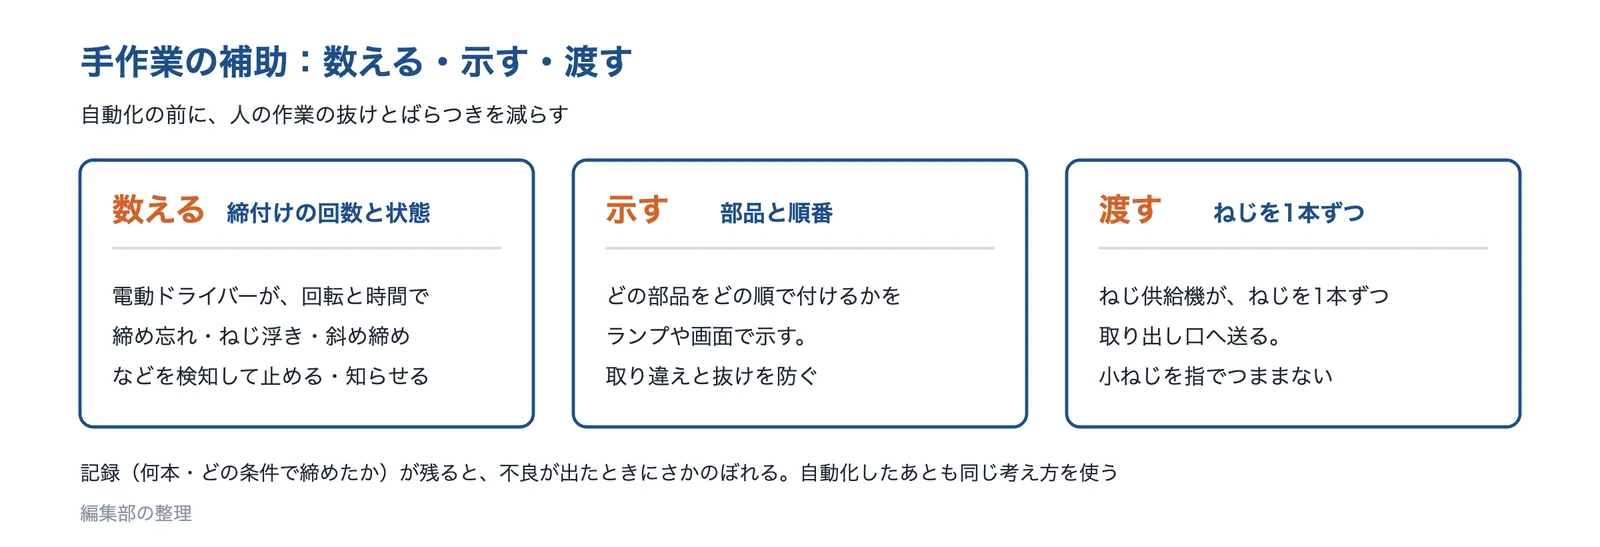
自動化の前に、人の作業の抜けとばらつきを減らす方法です。数えるは、ねじを締めた本数を数えるカウンターや、締付けの状態を見る電動ドライバーで、締め忘れやねじ浮きを知らせる方法です。示すは、どの部品をどの順で付けるかをランプなどで示す方法で、三菱電機はランプで作業の順に棚を光らせるピッキングを紹介しています。渡すは、ねじ供給機がねじを1本ずつ取り出し口へ送る方法です。
出典:編集部の整理(ハイオス「BLFA・PGFA カタログ」・三菱電機のランプ式ピッキング・大武・ルート工業「自動ネジ供給機」)をもとに AI(Claude)で作成

出典:HIOSmoviechannel(YouTube)
ハイオスは、手作業のねじ締めの締め忘れを防ぐスクリューカウンターを出しています。同社の自動機用のドライバーのカタログは、ねじ締めのエラーとして10の項目(部品忘れ・締め忘れ・ねじ浮き・異種ねじの混入・長さの違い・斜め締め・カムアウト・部品の噛み込み・下穴摩損・ピッチの違い)を挙げ、回転のパルスと作業時間で合否を判定するとしています。こうした記録は、あとで自動化するときにも、どの工程でどんな不良が出ていたかを知る手がかりになります(編集部の解説)。
半自動:人がセットし、機械が締める・押す・入れる
工程の一部だけを機械に任せる方法です。部品のセットや向きの判断は人が行い、力やくり返しの要る動作を機械が行います。Oリングの挿入機は、Oリングを振動フィーダーで供給し、本体は作業者が手でセットする形で、毎時1,600〜2,500個ほどの能力の機種があります(三桜工業 FA本部が取り扱う、ステーション1つの機種)。卓上のサーボプレスで圧入だけを行う、ねじ供給機と数えるドライバーを組み合わせる、なども半自動の例です(編集部の解説)。
小ねじの自動締め:供給・拾う・締める・判定する
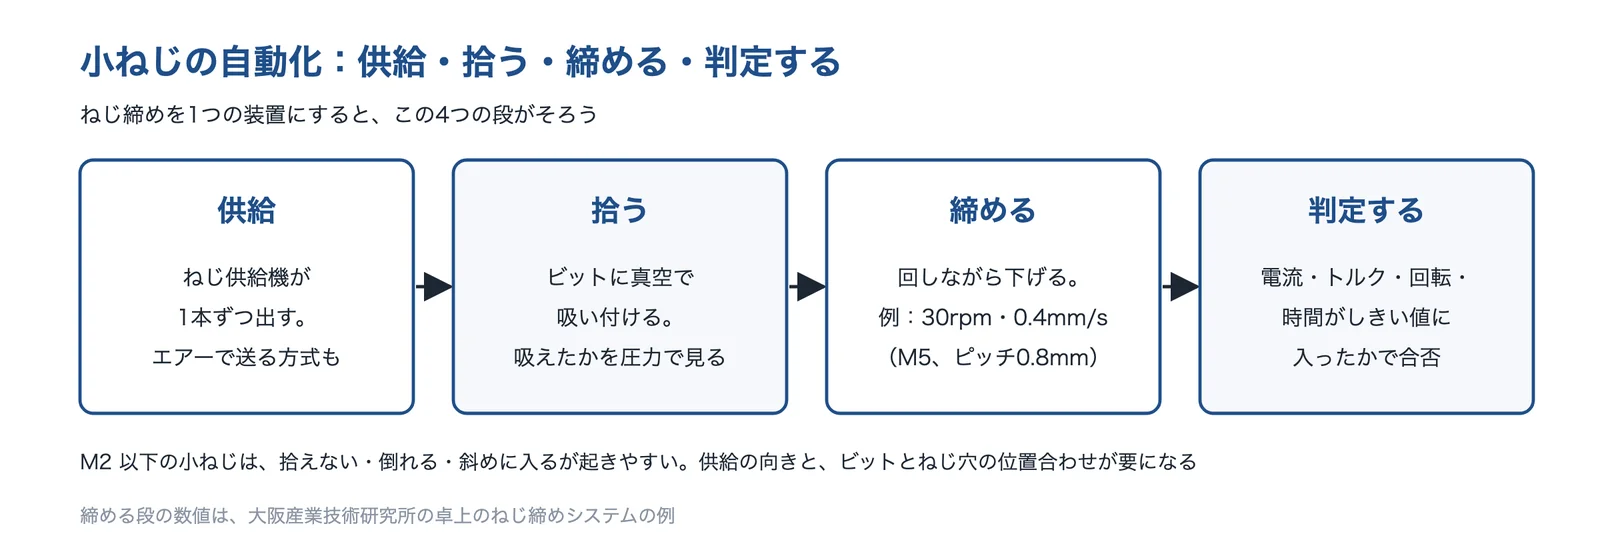
ねじ締めを装置にすると、ねじの供給、ビットでの吸着、締付け、判定の4つの段がそろいます。大武・ルート工業は、M1.0 からのねじに対応する手動用・自動機用のねじ供給機や、エアーでねじを送るタイプを出しています。三菱電機は、力覚センサーでねじの位置のずれを見つけて押し付ける力を制御し、カメラでワークの位置を補正するロボットのねじ締めを紹介しています。
出典:大武・ルート工業「自動ネジ供給機」・大阪産業技術研究所 テクニカルシート No.24-21・三菱電機のねじ締めのソリューションと編集部の整理をもとに AI(Claude)で作成

出典:ORISTチャンネル:大阪産業技術研究所(YouTube)
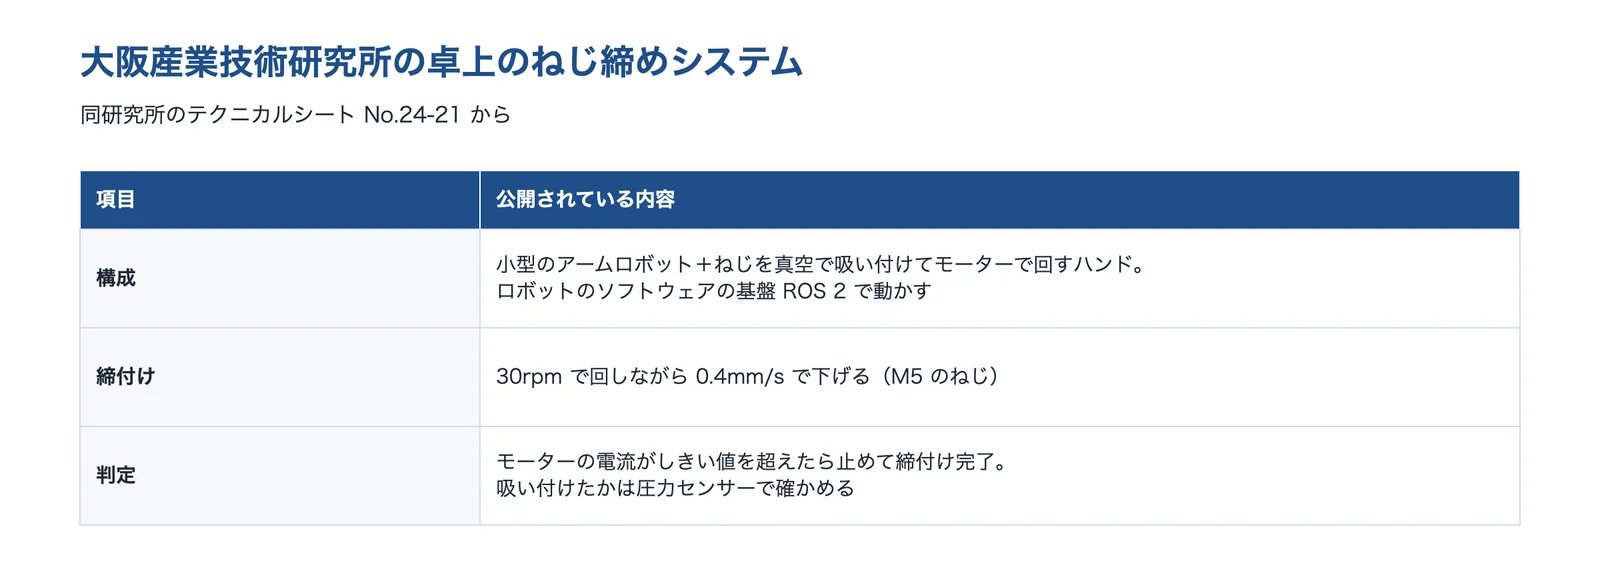
大阪産業技術研究所は、市販の小型ロボットに、ねじを真空で吸い付けてモーターで回す専用のハンドを付け、ねじを30rpm で回しながら、ねじのピッチに合わせて0.4mm/s で下げ、モーターの電流がしきい値を超えたら止めて締付け完了とする卓上のシステムを作り、公開しています(M5 のねじ)。ねじそのものの種類と選び方は、技術ページ「ねじ・ボルト・ナット・ワッシャー」で解説しています。
圧入:荷重と位置の曲線で良否を見る
圧入は、サーボプレスで押し込みながら荷重と位置を記録し、決めた判定の枠に曲線が入るかで良否を見ます。コアテックのサーボプレスは、当たり始めの位置、最大の荷重と位置、荷重の変化の率、経過時間を判定の項目にしています。判定の枠の決め方は、良品と不良品を押したときの記録から決めます(編集部の解説)。荷重の曲線の見方とサーボプレスの選び方は、技術ページ「自動組立機」の圧入の節でも解説しています。
出典:コアテック「マルチプレス」と編集部の解説をもとに AI(Claude)で作成
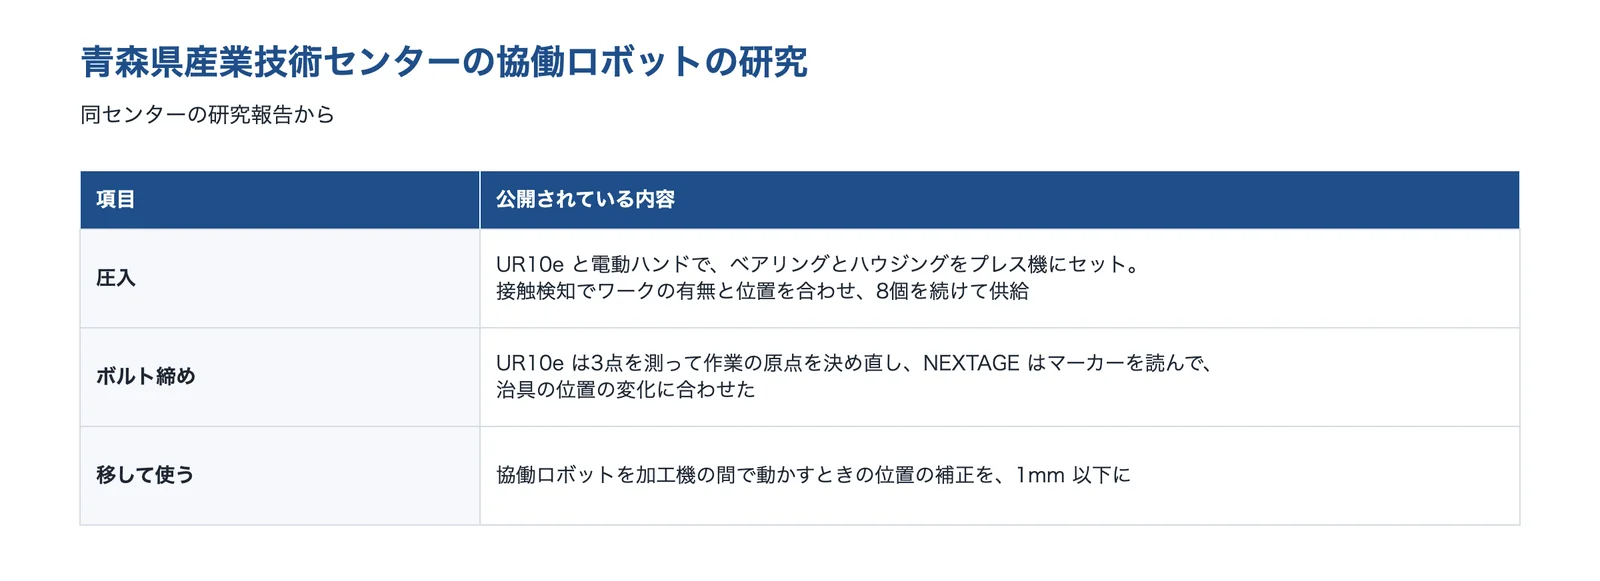
圧入の前後の、ワークをプレスに置く・取り出す作業は、ロボットに任せやすい部分です。青森県産業技術センターは、協働ロボットの接触検知の機能を使ってワークの有無と位置を合わせ、ベアリングとハウジングを続けてプレス機に供給するシステムを作りました(企業・機関の紹介)。
はめ込み・コネクター:力覚センサーで力の変化を見る
はめ込みやコネクターの挿入では、入ったかどうかを力の変化で確かめる方法が使われます。NEDO と埼玉大学は2019年に、10g 重から20kg 重まで測れる力覚センサーを載せた組立ロボットを発表し、樹脂のような傷つきやすい部品を力を抑えて組み立てられる、組立の完了を知らせるクリックを振動として力で検知し、AI が成否を判定して失敗したらやり直す、としています(ワコーテック・興電舎が協力)。
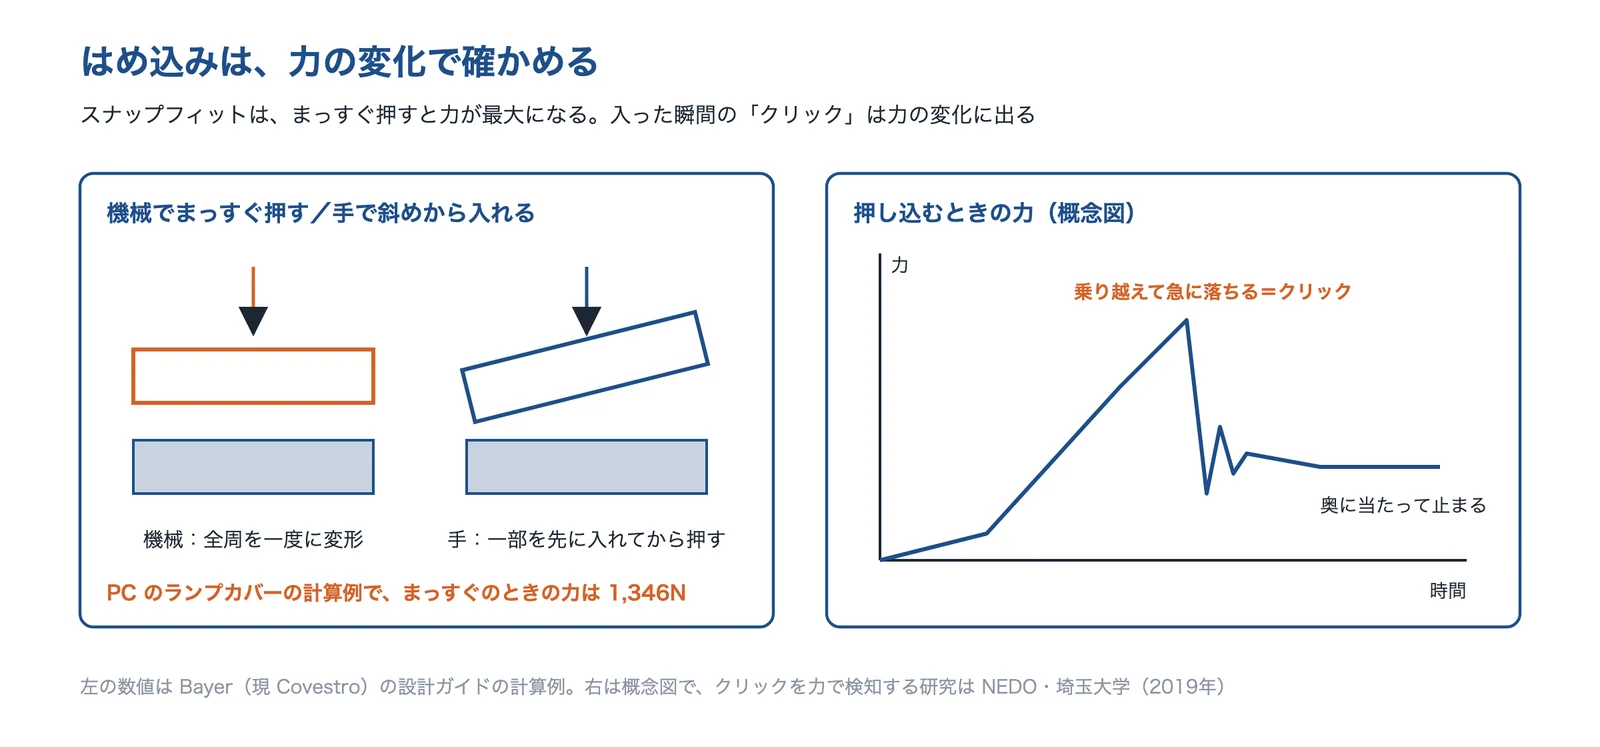
出典:Bayer(現 Covestro)の設計ガイド・NEDO の発表(2019年)と編集部の解説をもとに AI(Claude)で作成

出典:エプソンジャパン / EPSON JAPAN CORPORATION(YouTube)
スナップフィットは、まっすぐ押すと全周を一度に変形させるので、力が大きくなります(前の Bayer の計算例)。機械で組むときは、押す向き・順番・速さを決め、入ったときの力の落ち込みを見て判定します。ケーブル・FPC の挿入は、力覚センサーで差し込む方法と、カメラでケーブルとコネクターの位置を見つける方法を組み合わせることもあります(編集部の解説)。
専用機とロボットセル
量が多く品種が少なければ、専用機(インデックス式・フリーフロー式などの組立機)が速く安定します。品種が変わるなら、ロボットを使ったセルが向きます。経済産業省の事例集の電子部品の組立の例では、専用機のラインには柔軟性がなかったため、ロボットのセルに置き換え、製造コストを従来の半分以下、1つのセルの組立能力を10〜30人力相当にした、と紹介しています(インテグレーターは IDEC)。
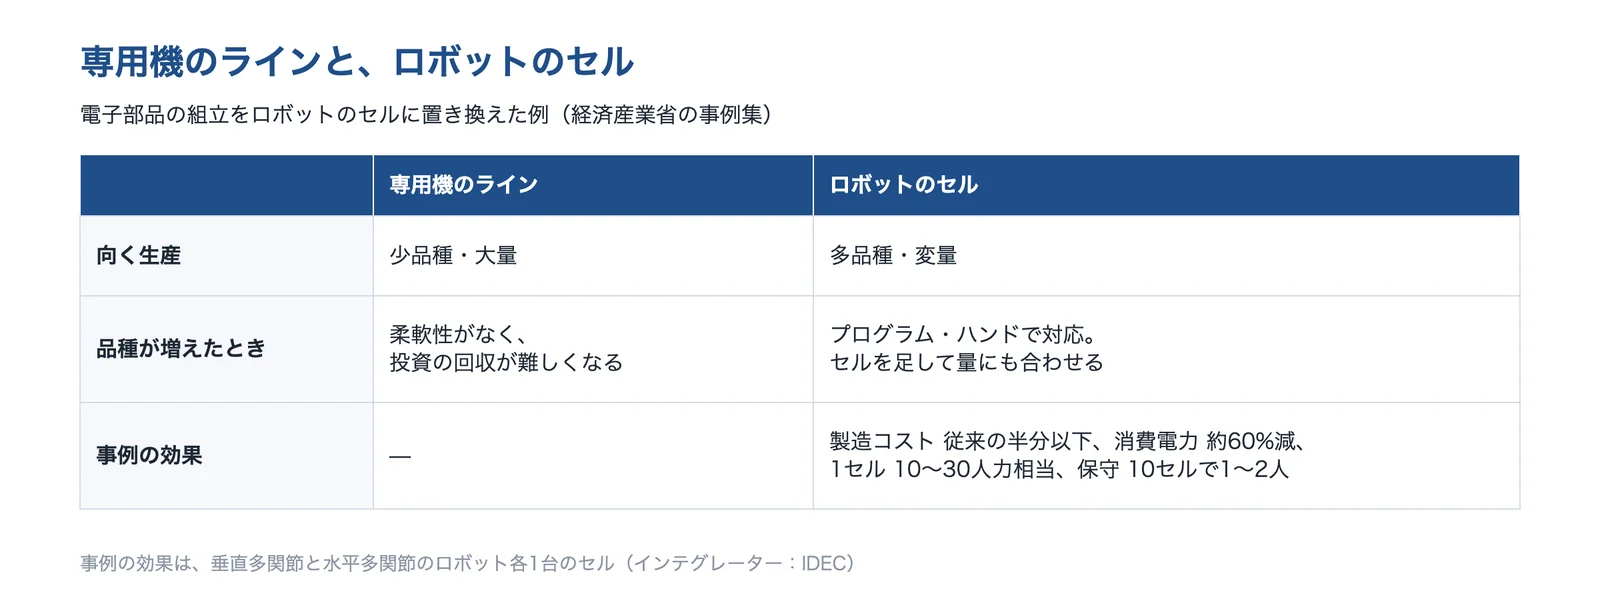
出典:経済産業省「ロボット技術導入事例集」をもとに AI(Claude)で作成
協働ロボットは、条件を満たせば柵なしで人の横に置けるので、人の作業台をそのままセルにしやすくなります。米国の刃物の会社 Darex は、卓上の協働ロボットに既存のねじ供給機とドライバーを付けてねじ締めを自動にし、箱詰めの自動化と合わせて、週に作れる製品が2種類から4種類に増え、投資を1年未満で回収した、と紹介されています(ユニバーサルロボットの事例)。ただし、柵が要らないかはリスクアセスメントで決まります。安全の考え方は技術ページ「協働ロボット」、ロボットの教え方は課題「ロボットの立ち上げ・ティーチングの手間を減らしたい」で扱っています。
自動化できないときは、部品の形を変える(DFA)
どの方法でも難しいときは、機械が拾える・向きをそろえられる・入る形に、部品のほうを変えます。組立しやすい設計(DFA)の考え方です。日立の組立性評価法の例では、ねじ締めをなくしてブロックをベースに圧入する構造にすると、組立性の評点が76点から88点に上がり、組立費が約50%になると推定されました(日立評論 2001年)。
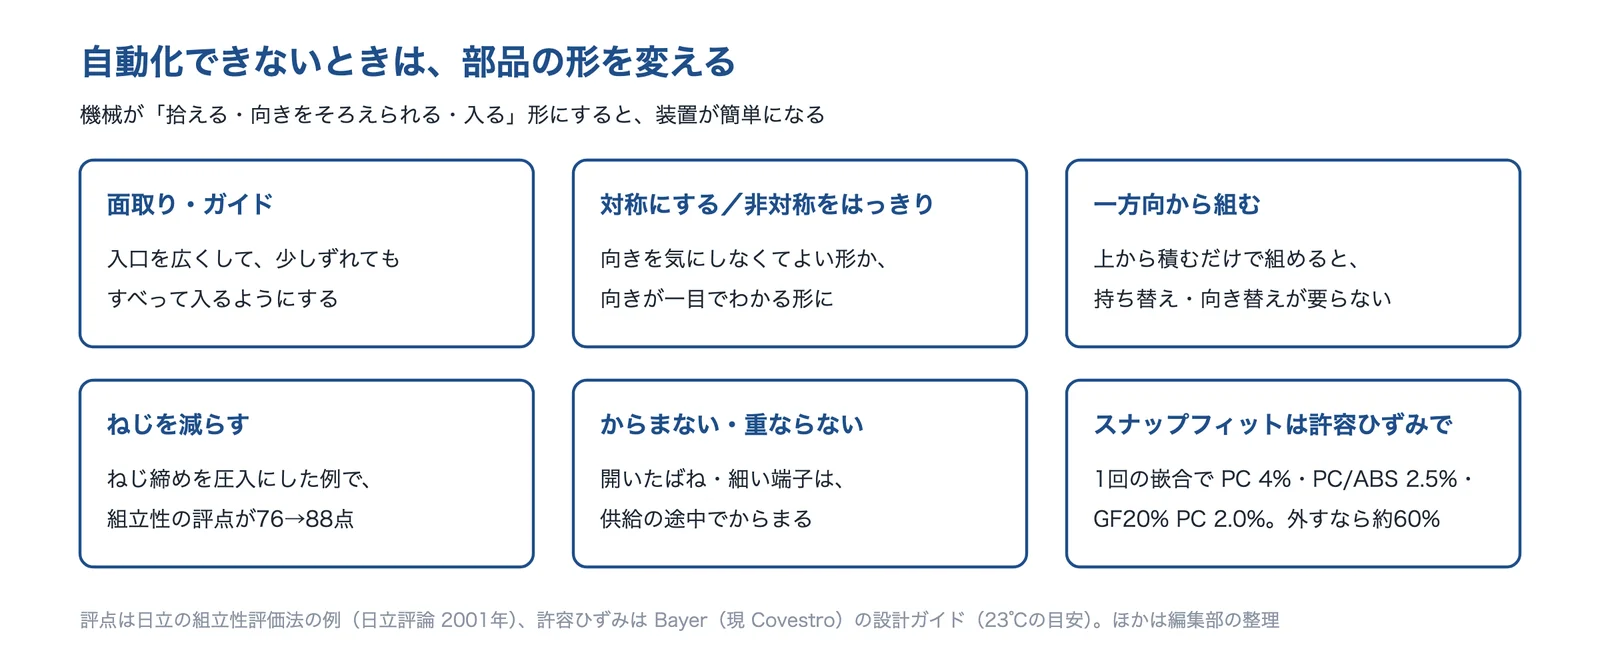
出典:日立評論 2001年3月号・Bayer(現 Covestro)の設計ガイドと編集部の整理をもとに AI(Claude)で作成
スナップフィットは、爪が1回の嵌合で耐えられるひずみ(許容ひずみ)から形を決めます。Bayer の設計ガイドは、23℃での1回の嵌合の目安を PC で4%、PC/ABS で2.5%、ガラス繊維20%入りの PC で2.0% とし、何度も外して付け直すなら、この約60%を使うとしています。爪の厚さを根元から先へ細くすると、たわめられる量が増えます。面取り・対称な形・一方向から組める構造・からまない形は、自動化の装置を簡単にします(編集部の解説)。部品の数を減らす話は課題「部品点数を減らしたい」、工程を減らす話は「工程を減らせる設計にしたい」で扱っています。
出典:BLFA・PGFA カタログ|ハイオス、ランプ式ピッキング|三菱電機、Oリング挿入機|三桜工業 FA本部、自動ネジ供給機|大武・ルート工業、ねじ締めのソリューション|三菱電機、テクニカルシート No.24-21|大阪産業技術研究所、マルチプレス|コアテック、協働ロボットによる圧入およびボルト締め作業のシステム構築|青森県産業技術センター、HDR 力覚センサーを搭載した組み立てロボット|NEDO、ロボット技術導入事例集|経済産業省、Darex の事例|ユニバーサルロボット、「モノづくり」から見た設計評価法(日立評論 2001年3月号)|日立製作所、Snap-Fit Joints for Plastics – A Design Guide|Bayer MaterialScience(現 Covestro)
自動化の進め方と、確かめること
装置を選ぶ前に、今の作業を分けて測り、部品の形を見直してから選ぶと、むだな投資が減ります(編集部の解説)。
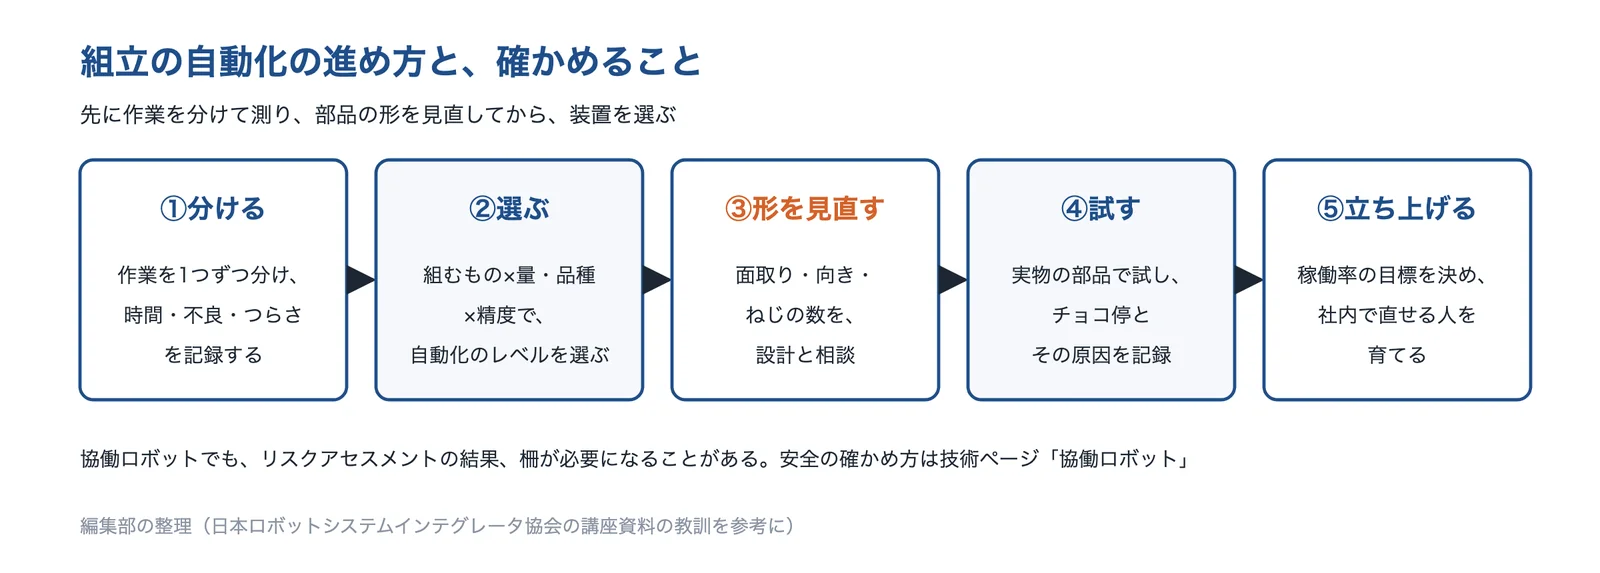
出典:編集部の整理(日本ロボットシステムインテグレータ協会の講座資料)をもとに AI(Claude)で作成
①作業を1つずつに分け、時間・不良・つらさを記録する。②組むもの×量・品種×精度で、自動化のレベルを選ぶ。③面取り・向き・ねじの数を設計と相談する。④実物の部品で試し、チョコ停とその原因を記録する。⑤稼働率の目標を決めて立ち上げ、社内でプログラムを直せる人を育てる。日本ロボットシステムインテグレータ協会の資料は、協働ロボットのリスクアセスメントが弱く、結果として安全柵を追加して協働ロボットの特性を生かせなかった例や、窓や照明の光でカメラが製品を認識しにくかった例も挙げています。組み立てたあとの良否の確認は課題「外観検査を自動化したい」、記録の残し方は「部品・製品のトレーサビリティを取りたい」で扱っています。
組立の自動化を相談できる企業・機関
各社・各機関が解決できる課題と技術の内容を、公開している情報をもとに紹介します。手作業の補助(ねじの供給・数えるドライバー)、半自動(Oリングの挿入機)、ロボットと力覚センサー、自動化を試す公設の試験研究機関から挙げました。自動組立機・パーツフィーダーの会社は、技術ページ「自動組立機」で紹介しています。
株式会社大武・ルート工業|M1.0 からの小ねじを1本ずつ出すねじ供給機
大武・ルート工業とは
大武・ルート工業は、岩手県一関市に本社を置く会社です(1968年設立)。トレッドミルなどの医療・スポーツの機器と、自動ねじ供給機を作っています。ねじ供給機は手作業のねじ締めで使う手動用から、自動機に組み込む自動機用、ねじを数えて出す定量取出し、ねじをエアーで送るエアー圧送まで、用途ごとに機種をそろえています。
大武・ルート工業の得意技術
| 技術 | 内容 |
|---|---|
| 手作業向けの供給機 | NSB・NSBC は M1.0〜M4.0 で、最大8種類のねじ径に対応。SS は M1.0〜M3.0 のセル生産向けの薄型タイプ、NSBC は本数のカウンターを持つ |
| 自動機向けの供給機 | NSR・NSRI などは M1.0〜M4.0 の高精度・高速タイプ。NJRL は最長30mm の長いねじに対応する |
| 数える・送る | FME-36BD はねじの本数を数えて PLC に直結できる。BS-R はエアーでねじを送り、ねじ締めのタクトタイムを短くする |
大武・ルート工業が解決できる課題
- M2 以下の小ねじを、手でつままずに1本ずつ取り出したい
- ねじ締めの自動機・ロボットに、ねじを安定して供給したい
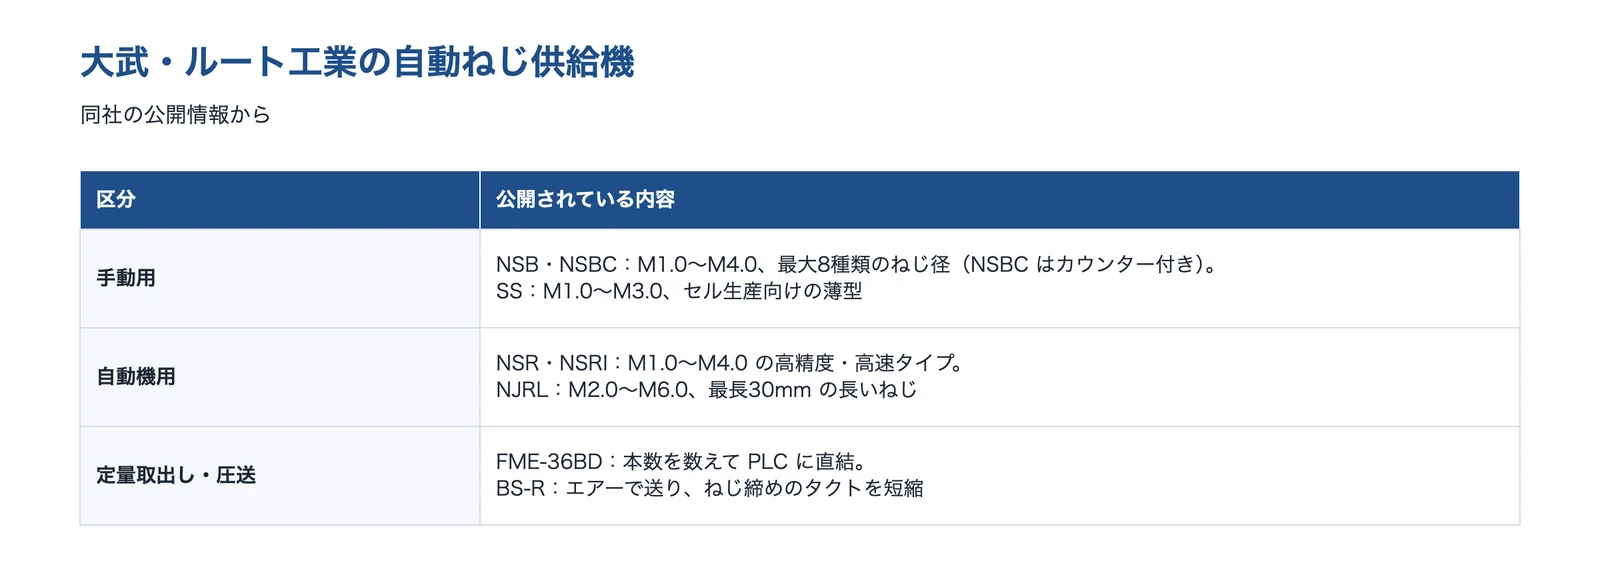
出典:大武・ルート工業「自動ネジ供給機」をもとに AI(Claude)で作成
出典:会社概要|大武・ルート工業、自動ネジ供給機|大武・ルート工業
株式会社ハイオス|締め忘れ・ねじ浮きを数えて止める電動ドライバー
ハイオスとは
ハイオスは、東京都墨田区に本社を置く、電動ドライバー・トルクの測定機器・ねじなどを開発・製造する会社です(1970年設立)。ねじ締めの回数や締付けの状態を見て、締め忘れなどを知らせる機能を持つドライバーを出しています。
ハイオスの得意技術
| 技術 | 内容 |
|---|---|
| ねじ締めのエラーの検知 | 自動機用のドライバー(BLFA・PGFA)のカタログでは、部品忘れ・締め忘れ・ねじ浮き・異種ねじの混入・長さの違い・斜め締め・カムアウト・部品の噛み込み・下穴摩損・ピッチの違い、の10のエラーを検知の対象に挙げている |
| 合否の判定 | モーターの回転のパルスと作業時間で合否を判定する。条件は8チャンネルまで設定でき、外部の機器とつないで記録に使える |
| ねじを拾う手間を減らす | 負圧でねじを吸い付ける吸着アタッチメントや、ねじの転倒・斜め締めを抑える長いビットホルダーがある |
ハイオスが解決できる課題
- 手作業や自動機のねじ締めで、締め忘れ・ねじ浮きを見逃さないようにしたい
- 自動化の前に、まず手作業の締付けを数えて記録したい
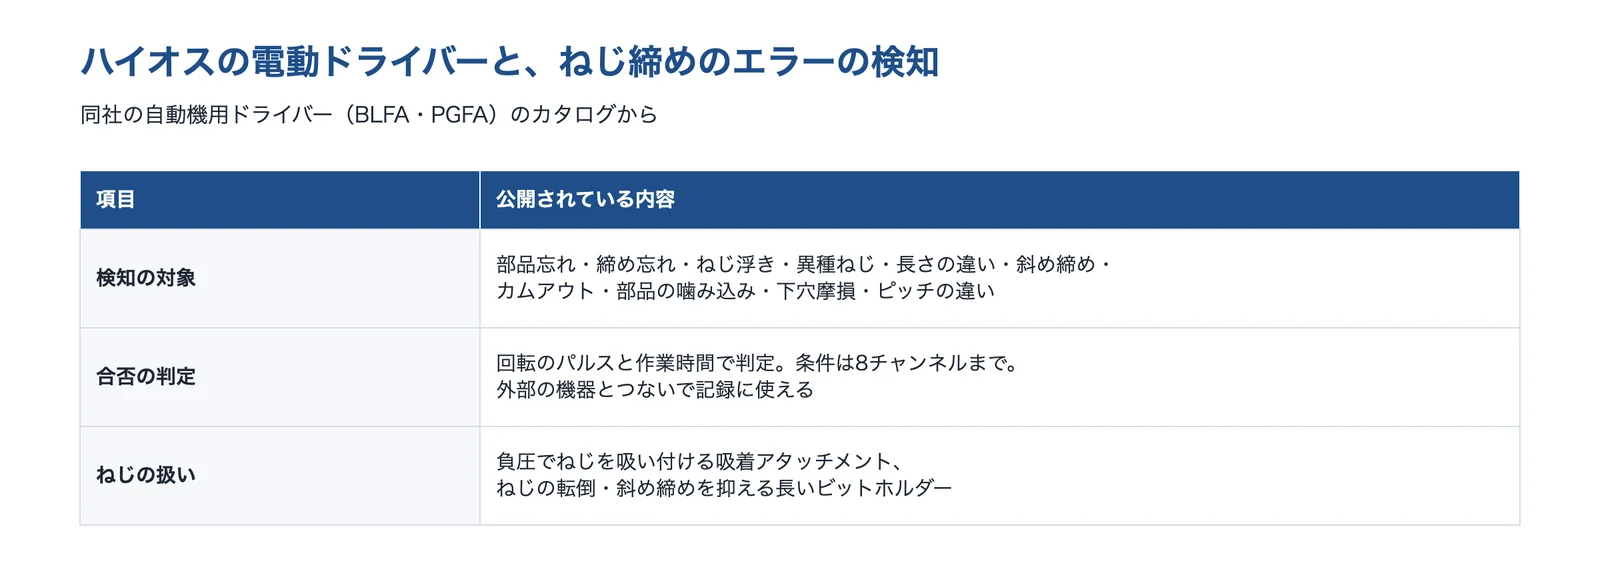
出典:ハイオス「BLFA・PGFA カタログ」・ハイオス「電動ドライバー」をもとに AI(Claude)で作成
出典:会社概要|ハイオス、BLFA・PGFA カタログ|ハイオス、電動ドライバー|ハイオス
株式会社ワコーテック|はめ込みの力を測る6軸の力覚センサー
ワコーテックとは
ワコーテックは、富山県高岡市に本社を置く、力覚センサーを作って売る会社です(2007年設立)。3方向の力と3方向のモーメントを同時に測る静電容量式の6軸力覚センサー(DynPick)を出しています。
ワコーテックの得意技術
| 技術 | 内容 |
|---|---|
| 6軸力覚センサー | 定格の荷重が 100N・4N·m(外径 φ52)から 2000N・100N·m(φ130)までの機種があり、協働ロボット用の機種もある |
| 組立の研究への協力 | NEDO と埼玉大学が2019年に発表した、10g 重から20kg 重まで測れる力覚センサーを載せた組立ロボットの開発に協力した |
| クリックの検知 | 同じ発表では、組立の完了を知らせるクリックを振動として力で検知し、AI が成否を判定して、失敗したらやり直す、としている |
ワコーテックが解決できる課題
- はめ込み・コネクターの挿入で、入ったかどうかを力で確かめたい
- 樹脂など傷つきやすい部品を、力を抑えて組み付けたい
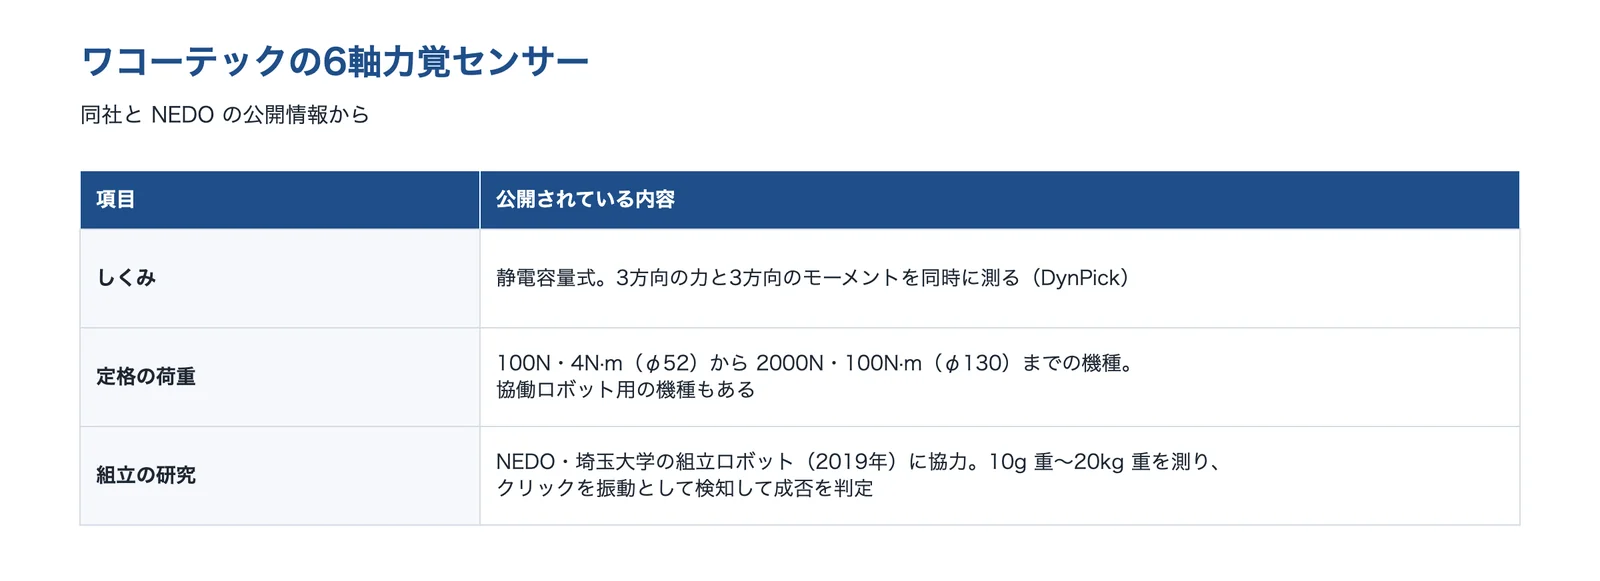
出典:ワコーテック「6軸力覚センサ」・NEDO の発表(2019年)をもとに AI(Claude)で作成
出典:会社概要|ワコーテック、6軸力覚センサ|ワコーテック、HDR 力覚センサーを搭載した組み立てロボット(2019年12月12日)|NEDO
カワダロボティクス株式会社|人の作業台に置ける双腕の協働ロボット
カワダロボティクスとは
カワダロボティクスは、東京都台東区に本社を置く会社です(2013年設立)。人と同じ作業台で働ける双腕の協働ロボット「NEXTAGE」を開発・製造・販売しています。
カワダロボティクスの得意技術
| 技術 | 内容 |
|---|---|
| 双腕の協働ロボット | NEXTAGE は2013年の発売から、国内100社以上の生産現場に入った、としている(同社の作業事例集) |
| 組立の作業例 | 作業事例集に、横方向からの組付け、ドライバーを使った基板の組立てが載っている |
| 公設試の研究での使用 | 青森県産業技術センターの研究で、頭のステレオカメラでマーカーを読み、治具の位置が変わってもプログラムを変えずにボルト締めができた(同センターの研究報告) |
カワダロボティクスが解決できる課題
- 人の作業台をそのまま使って、組立のセルを自動にしたい
- 両手を使う組付けや、ドライバーを持ち替える作業を任せたい
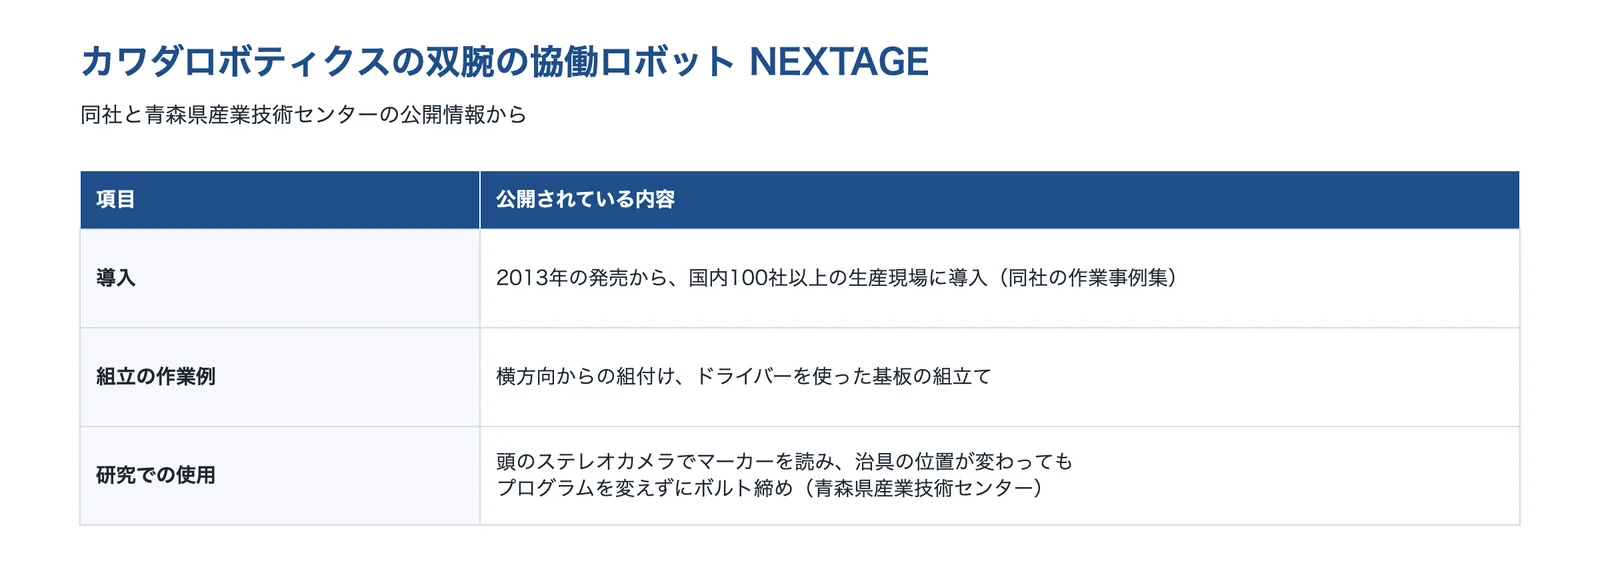
出典:カワダロボティクス「NEXTAGE 作業事例集」・青森県産業技術センターの研究報告をもとに AI(Claude)で作成
出典:会社概要|カワダロボティクス、NEXTAGE 作業事例集|カワダロボティクス、協働ロボットによる圧入およびボルト締め作業のシステム構築|青森県産業技術センター
三桜工業株式会社 FA本部|Oリングを半自動で組み付ける装置の取り扱い
三桜工業 FA本部とは
三桜工業は、茨城県古河市に本店を置く、自動車関連の部品などの会社です(1939年設立)。FA本部は、自社の製造部門の生産設備を作ってきた部門で、工場の自動化・省人化の提案や、海外から調達した設備の販売もしています。
三桜工業 FA本部の得意技術
| 技術 | 内容 |
|---|---|
| Oリング挿入機 | 取り扱う LZY シリーズ(海外調達品)は、Oリングを振動フィーダーで自動で供給し、組み付ける本体は作業者が手でセットする半自動式。潤滑のしくみを標準で載せている |
| 能力 | 1ステーションの外側への組付け(LZY-JA-01)で毎時2,000〜2,500個、内側への組付け(LZY-JB-01)で毎時1,600〜1,800個。多種類の Oリングに対応する汎用機(LZY-JT)もある |
| 用途の例 | 超小型 Oリングの組立、自動車の空調のプラグ部品、EV の充電スタンドの Oリングの組立、を挙げている |
三桜工業 FA本部が解決できる課題
- Oリングを溝に入れる手作業を、半自動にして速く・そろえたい
- 自社の量産の現場で使ってきた設備の作り手に、自動化を相談したい
出典:三桜工業 FA本部「Oリング挿入機」をもとに AI(Claude)で作成
出典:会社概要|三桜工業、Oリング挿入機|三桜工業 FA本部
地方独立行政法人大阪産業技術研究所|小さな自動化を自社で作るための技術支援
大阪産業技術研究所とは
大阪産業技術研究所(大阪技術研)は、大阪府和泉市(和泉センター)と大阪市城東区(森之宮センター)に拠点を置く公設の試験研究機関です(2017年に府と市の研究所が統合して発足)。中小企業が小さな自動化のシステムを自社で作ることを重視し、ロボットのソフトウェアの基盤 ROS 2 を使ったシステムの研究や技術支援をしています。
大阪産業技術研究所の得意技術
| 技術 | 内容 |
|---|---|
| 卓上のねじ締めシステム | 小型のアームロボットと、ねじを真空で吸い付けてモーターで回す専用のハンドで、M5 のねじを拾って締める卓上のシステムを作った(テクニカルシート No.24-21) |
| 締付けの判定 | ねじを30rpm で回しながら、ねじのピッチに合わせて0.4mm/s で下げ、モーターの電流がしきい値を超えたら止めて締付け完了とする。ねじを吸い付けたかは圧力センサーで見る |
| 講習と研修 | ROS/ROS 2 によるシステムの開発を、講習会や研修で支援している |
大阪産業技術研究所が解決できる課題
- 市販の小型ロボットと部品で、ねじ締めなどの小さな自動化を自社で試したい
- 自動化のシステムを作る人を、社内で育てたい
出典:大阪産業技術研究所 テクニカルシート No.24-21をもとに AI(Claude)で作成
出典:大阪産業技術研究所、テクニカルシート No.24-21 ROS 2 を用いたねじ締めシステムの構築|大阪産業技術研究所
地方独立行政法人青森県産業技術センター|協働ロボットで圧入・ボルト締めを試した研究
青森県産業技術センターとは
青森県産業技術センターは、青森県黒石市に本部を置く公設の試験研究機関です。八戸工業研究所で、協働ロボットを使って中小企業の組立や機械加工の作業を省力化する研究をしています。
青森県産業技術センターの得意技術
| 技術 | 内容 |
|---|---|
| 協働ロボットで圧入 | 協働ロボット UR10e と電動ハンドで、ベアリングとハウジングをプレス機にセットして圧入するシステムを作った。ロボットの接触検知の機能でワークの有無と位置合わせを行い、8個重ねたワークを続けて供給できた |
| 治具の位置がずれても締める | ボルト締めでは、UR10e は3点を測って作業の原点を決め直す機能、双腕の NEXTAGE はマーカーを読む機能で、治具の位置の変化に合わせた(共同研究:ササキコーポレーション) |
| 少量多品種に合わせる | 協働ロボットを加工機の間で動かして使うときの位置の補正を、プローブの接触で座標を取る方法に改め、補正の精度を1mm 以下にした |
青森県産業技術センターが解決できる課題
- 協働ロボットで圧入やボルト締めができるか、導入の前に試したい
- 治具やワークの置き場所が日によって変わる現場で、ロボットを使いたい
出典:青森県産業技術センターの研究報告・青森県産業技術センターの研究報告(移動設置)をもとに AI(Claude)で作成
出典:青森県産業技術センター、協働ロボットによる圧入およびボルト締め作業のシステム構築|青森県産業技術センター、協働ロボットを用いた移動設置型マシンローディングシステムの開発|青森県産業技術センター
選ぶ前に確かめる条件
装置の会社や SIer(ロボットのシステムを組む会社)、公設の試験研究機関に相談する前に、次のことを整理しておくと話が早く進みます。
- 組むもの:部品の図面と実物、材質、寸法のばらつき、はめあい・締付けトルクなどの条件
- 量と品種:1日・1か月の数、品種の数、品種の切り替えの頻度、この先の見通し
- 今の作業:1個あたりの時間、不良の種類と率(締め忘れ・ねじ浮き・かじりなど)、作業者による違い
- 精度と確かめ方:位置の精度、入ったか・締まったかをどう確かめ、どう記録するか
- 置き場所:作業台・ラインの広さ、人と同じ場所で動かすか、柵を置けるか
- 部品の形:面取り・向き・ねじの数を変えられるか、設計の担当と相談できるか
- 立ち上げ:だれがプログラムを直すか、稼働率の目標、費用と回収の期間
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。
情報の確認日:2026年10月23日








