
同じ位置に止めたはずなのに、右から来たときと左から来たときで位置が違う。ストロークの端へ行くほどずれる。朝と昼で加工寸法が変わる。位置決めの誤差は、送り機構のすきま、ねじの誤差、熱、振動、測る位置など、いくつもの原因が重なって起きます。
どこを直すかは、ずれ方で見当がつきます。送り機構を見直すのか、駆動を変えるのか、位置を測る場所を変えるのか、熱を抑えるのか、測って補正するのか。次のマトリクスで、自分の課題に近いものと、使える技術を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | 送り機構の精度(精密ボールねじ・予圧・案内) | リニアモーター(ねじを使わない駆動) | リニアスケールとサーボ制御(フルクローズド・制振) | 熱変位の対策(発熱・材料・熱変位制御) | 精度の測定と補正(レーザー・ボールバー) |
|---|---|---|---|---|---|
| A行きと帰りで止まる位置が違う | ◎ | ◎ | ○ | ○ | |
| Bストロークの先へ行くほど位置がずれる | ◎ | ○ | ◎ | △ | ◎ |
| C暖機中や時間とともに、寸法・位置が変わる | ○ | △ | ◎ | ◎ | ○ |
| D止まるときに揺れる・行き過ぎる | ○ | ○ | ◎ | ||
| Eワークの位置では精度が出ない(ねじから離れた点) | ○ | △ | △ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
※記号は一般的な傾向に基づく目安です。実際に効く方法は、ストローク、求める精度、速度、荷重、使う場所の温度、コストによって異なります。「熱変位の対策」の「△」(症状B)は、先へ行くほどずれる原因が、ねじ軸の熱による伸びである場合に効くことを示します。「リニアモーター」の「△」(症状C)は、ねじの熱による伸びの影響はなくなる一方、機械や検出器の温度の影響は残ることを示します。「リニアモーター」「リニアスケール」の「△」(症状E)は、テーブルの傾きによる誤差は駆動や検出の方法を変えても残るため、案内の精度や測る位置の見直しと組み合わせて効くことを示します。空欄は、その技術だけでは直接の対策になりにくいことを示します。
記号の理由と出典(21件)
マトリクスの記号ごとに、理由と出典をまとめました。出典が「編集部の解説」のものは、この記事の本文の説明をもとにした編集部の評価です。症状の記号を押すと、その症状の説明へ移ります。
| 症状 | 技術 | 記号 | 理由 | 出典 |
|---|---|---|---|---|
| A | 送り機構の精度(精密ボールねじ・予圧・案内) | ◎ | 予圧で軸方向のすきまをゼロにし、往復で反転したときの位置ずれを抑えるため | THK |
| A | リニアモーター(ねじを使わない駆動) | ◎ | 回転を直線に変えるねじを使わず、すきまそのものがなくなるため | THK |
| A | リニアスケールとサーボ制御(フルクローズド・制振) | ○ | テーブルの位置を直接測って補正でき、すきまによる差を見て直せるため | 編集部の解説 |
| A | 精度の測定と補正(レーザー・ボールバー) | ○ | ボールバーなどで往復の差(バックラッシ)の変化を見つけ、補正の時期を決められるため | 中本 |
| B | 送り機構の精度(精密ボールねじ・予圧・案内) | ◎ | リード精度は精度等級で決まり、要る精度に合う等級を選べば先へ行くほどたまる誤差を抑えられるため | THK |
| B | リニアモーター(ねじを使わない駆動) | ○ | ねじ軸の制限がなく、長いストロークでも高速で動かせる駆動のため | THK |
| B | リニアスケールとサーボ制御(フルクローズド・制振) | ◎ | モーターの回転では見えないリード誤差や熱の伸びを、テーブル位置を測って制御に反映できるため | 三菱電機 |
| B | 熱変位の対策(発熱・材料・熱変位制御) | △ | 熱でねじ軸が伸びているときに限って効く対策のため | 編集部の解説 |
| B | 精度の測定と補正(レーザー・ボールバー) | ◎ | レーザーで各点の誤差を測って補正に入れれば、たまっていくずれを直せるため | 編集部の解説 |
| C | 送り機構の精度(精密ボールねじ・予圧・案内) | ○ | 予圧を適正にして発熱を抑えれば伸びは減らせるが、熱対策としては間接的なため | THK |
| C | リニアモーター(ねじを使わない駆動) | △ | ねじの熱の伸びの影響はなくなるが、機械や検出器の温度の影響は残るため条件つき | 編集部の解説 |
| C | リニアスケールとサーボ制御(フルクローズド・制振) | ◎ | スケールが機械のテーブルの膨張・収縮に追従し、ねじの熱の伸びも含めて位置で制御できるため | マグネスケール |
| C | 熱変位の対策(発熱・材料・熱変位制御) | ◎ | 温度上昇を見込んだ補正や発熱を抑える対策など、熱の伸びそのものへの対策が示されているため | THK |
| C | 精度の測定と補正(レーザー・ボールバー) | ○ | 熱による伸びかリード誤差かを測って切り分けてから対策を選べるため | 編集部の解説 |
| D | 送り機構の精度(精密ボールねじ・予圧・案内) | ○ | ねじ周りの剛性が低いと止まるときの誤差の原因になるため、剛性を上げる見直しが有効 | NSK |
| D | リニアモーター(ねじを使わない駆動) | ○ | ねじ軸の回転や転動体の循環による振動が出ないため | THK |
| D | リニアスケールとサーボ制御(フルクローズド・制振) | ◎ | サーボの制振機能で残留振動を抑え、整定時間を短くできるため | 三菱電機 |
| E | 送り機構の精度(精密ボールねじ・予圧・案内) | ○ | ねじから離れた点ほど案内の姿勢の傾きが効くため、案内の精度も合わせて見直す必要があるため | THK |
| E | リニアモーター(ねじを使わない駆動) | △ | 駆動を変えてもテーブルの傾きによる誤差は残るため、案内や測る位置の見直しと組み合わせた場合のみ効く | 編集部の解説 |
| E | リニアスケールとサーボ制御(フルクローズド・制振) | △ | スケールの位置で制御しても、テーブルの中心では大きな誤差が残ることがあるため条件つき | NSK |
| E | 精度の測定と補正(レーザー・ボールバー) | ◎ | 目盛りの線と位置決めする点を同一直線上に置く原理で、離れた点の誤差を小さくできるため | ミスミ |
課題の診断と解決策
ずれ方(向き・場所・時間・止まり方)から、疑う原因と、まず試す対策の見当をつけられます。症状ごとの詳しい見方は、下のカードで確かめてください。
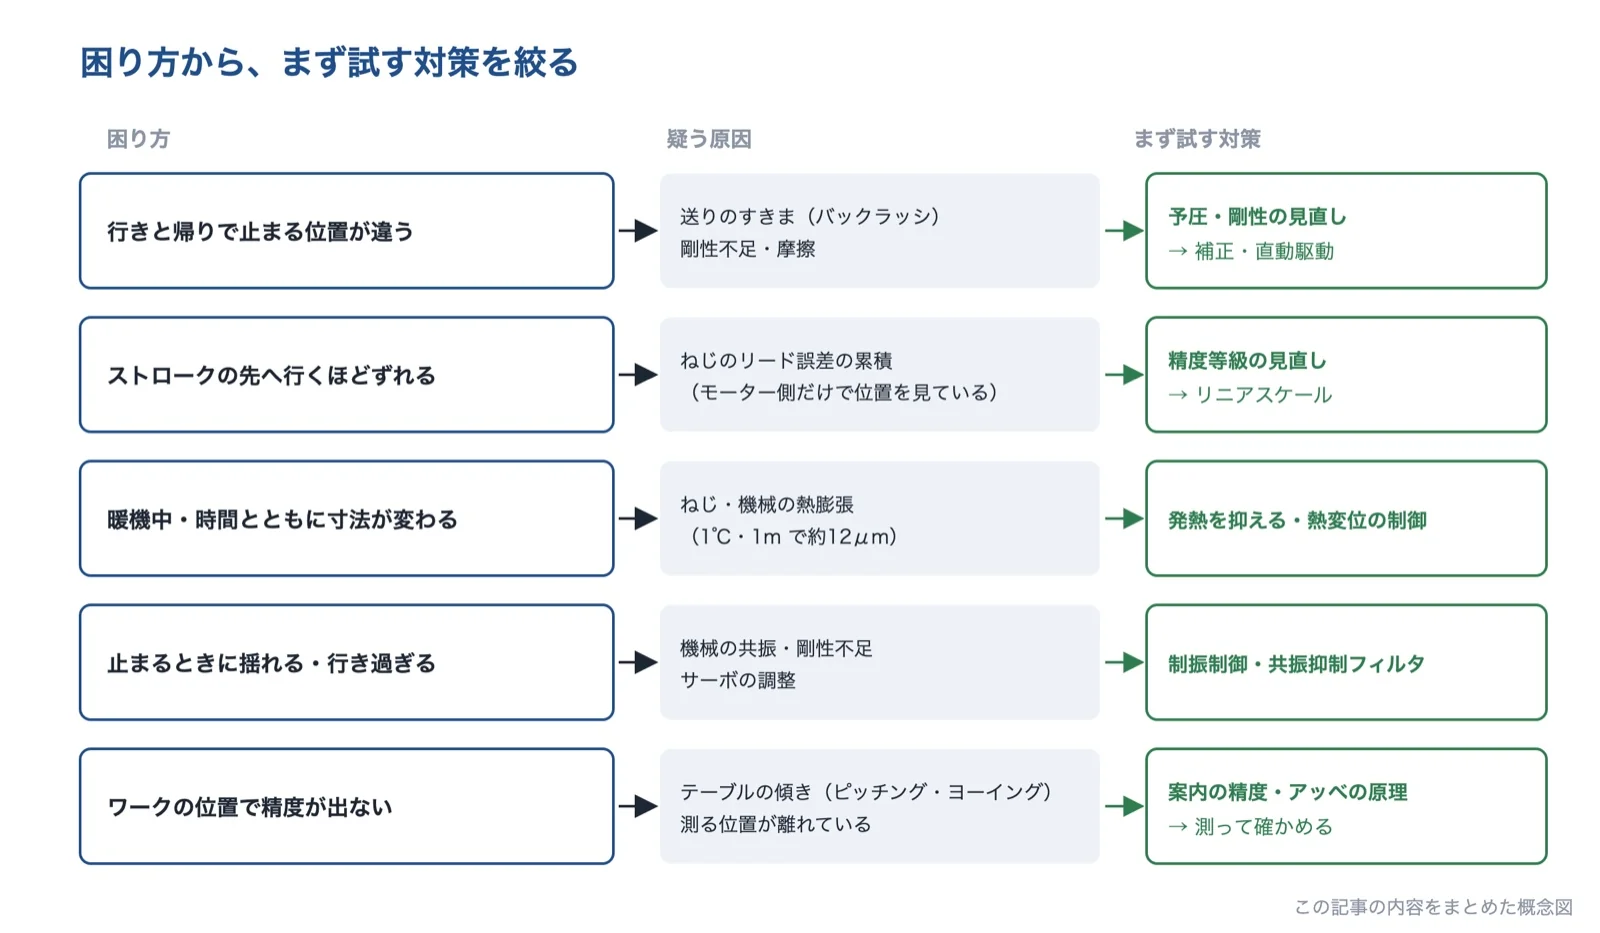
出典:この記事の内容をもとに AI(Claude)で作成
行きと帰りで止まる位置が違う
同じ位置を指令しても、右から来たときと左から来たときで、止まる位置が変わる。
- 起きている現象
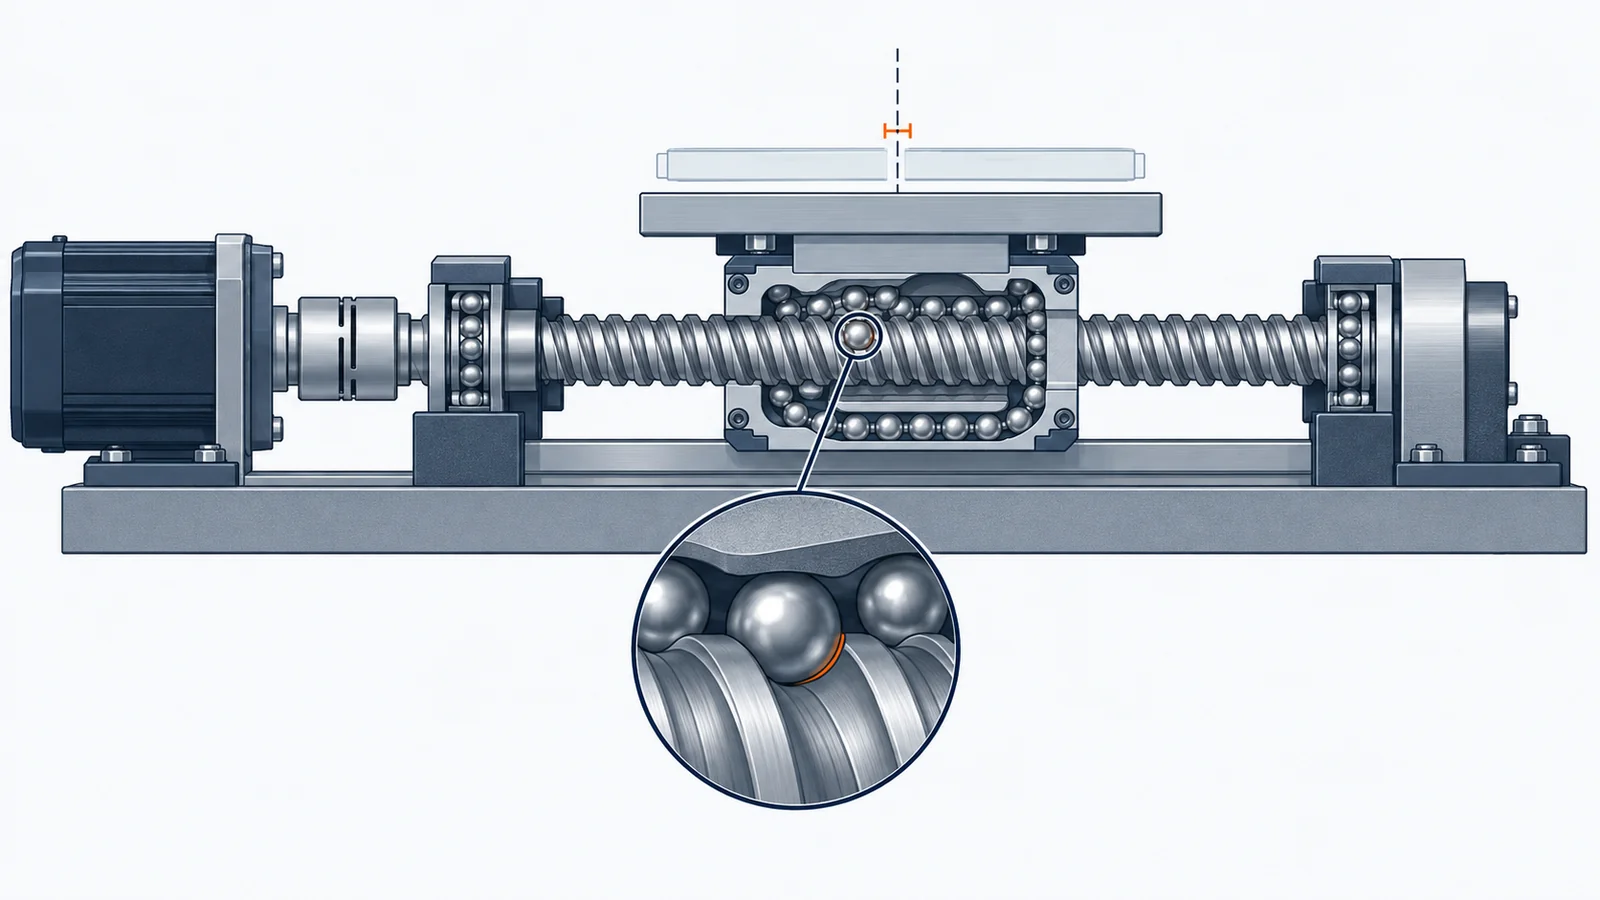
- 往路と復路の差をロストモーションといいます。ボールねじの軸方向のすきまは、一方向に送るだけなら誤差になりませんが、送る向きや荷重の向きが反転するとバックラッシになります。ねじ軸の伸縮や支持軸受などの剛性が低いことも、ロストモーションの原因になります。
- 解決に使える技術
- 予圧で、すきまをなくすボールねじに予圧をかけ、軸方向のすきまをゼロにして剛性を上げる
- ねじを使わない駆動リニアモーターで、送りねじのすきまそのものをなくす
- リニアスケールで制御テーブルの位置を直接測って、サーボで補正する
予圧は大きいほどよいわけではありません。予圧が大きすぎると、寿命の低下と発熱を招きます。発熱すれば、ねじ軸が伸びて別の誤差になります。
ストロークの先へ行くほど位置がずれる
原点の近くでは合っているのに、遠くへ動かすほど指令した位置との差が大きくなる。
- 起きている現象
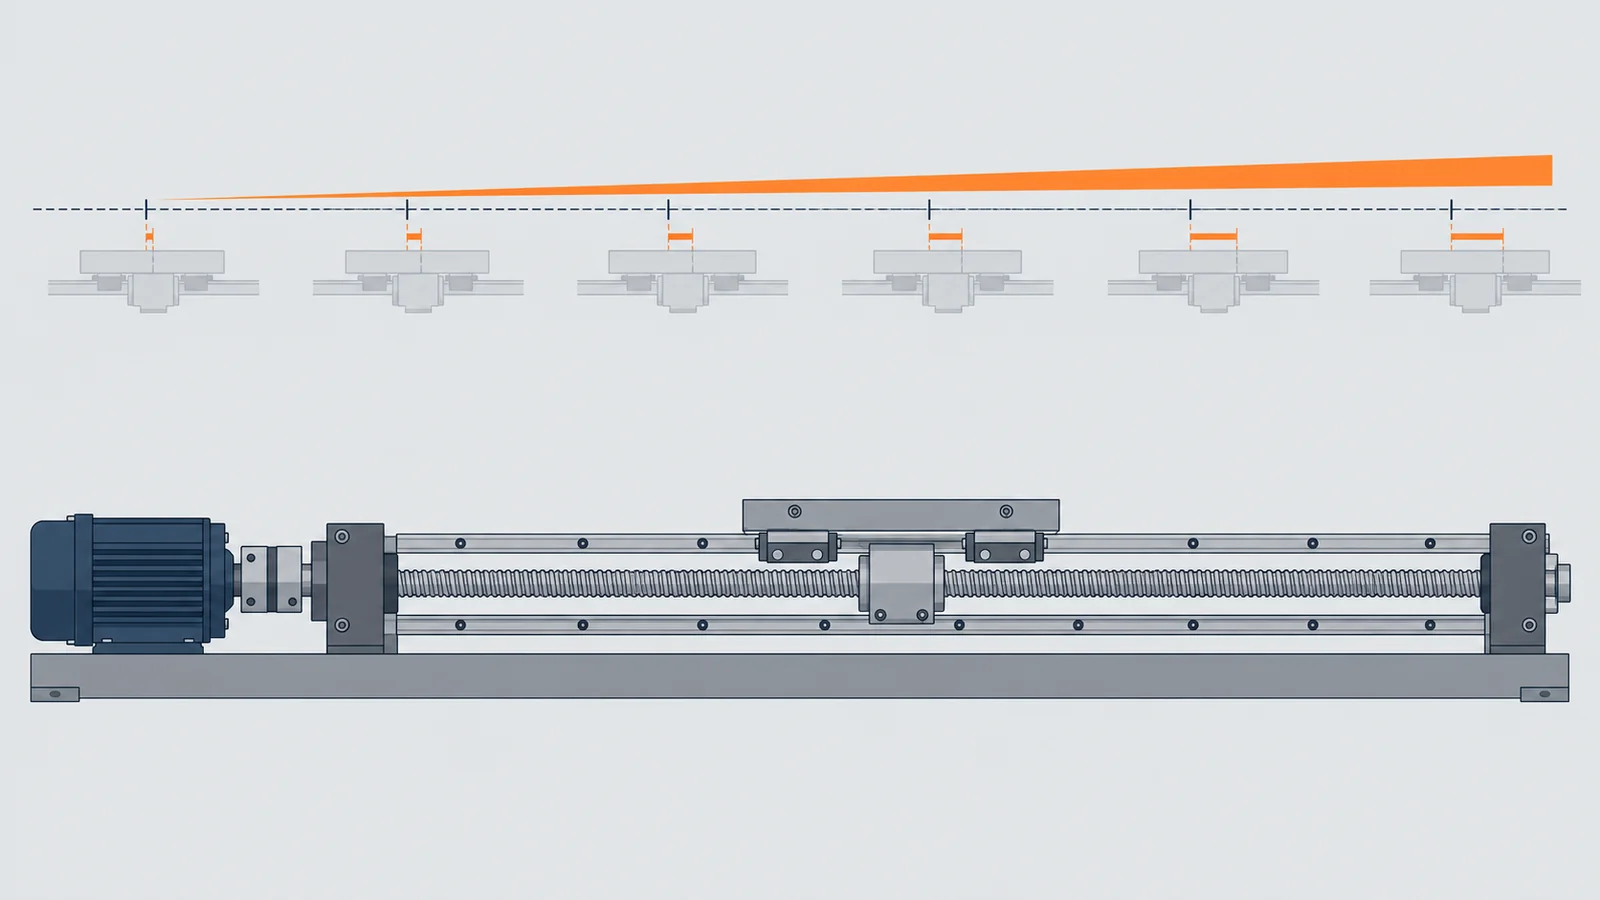
- ボールねじのリード(1回転で進む量)の誤差は、長さとともにたまります。モーターの回転だけで位置を見ている(セミクローズド制御)と、ねじのリード誤差や熱による伸びは、制御では見えません。
- 解決に使える技術
- ボールねじの精度等級要る位置決め精度に合った精度等級(C0〜C10)を選ぶ
- フルクローズド制御リニアスケールでテーブルの位置を直接測って制御する
- 測って補正するレーザーで各点の誤差を測り、制御装置のピッチ誤差補正に入れる
精度等級を上げるほど、ねじの値段は上がります。先にレーザーなどで測り、誤差がリード誤差なのか、熱による伸びなのかを分けてから選びます。
暖機中や時間とともに、寸法・位置が変わる
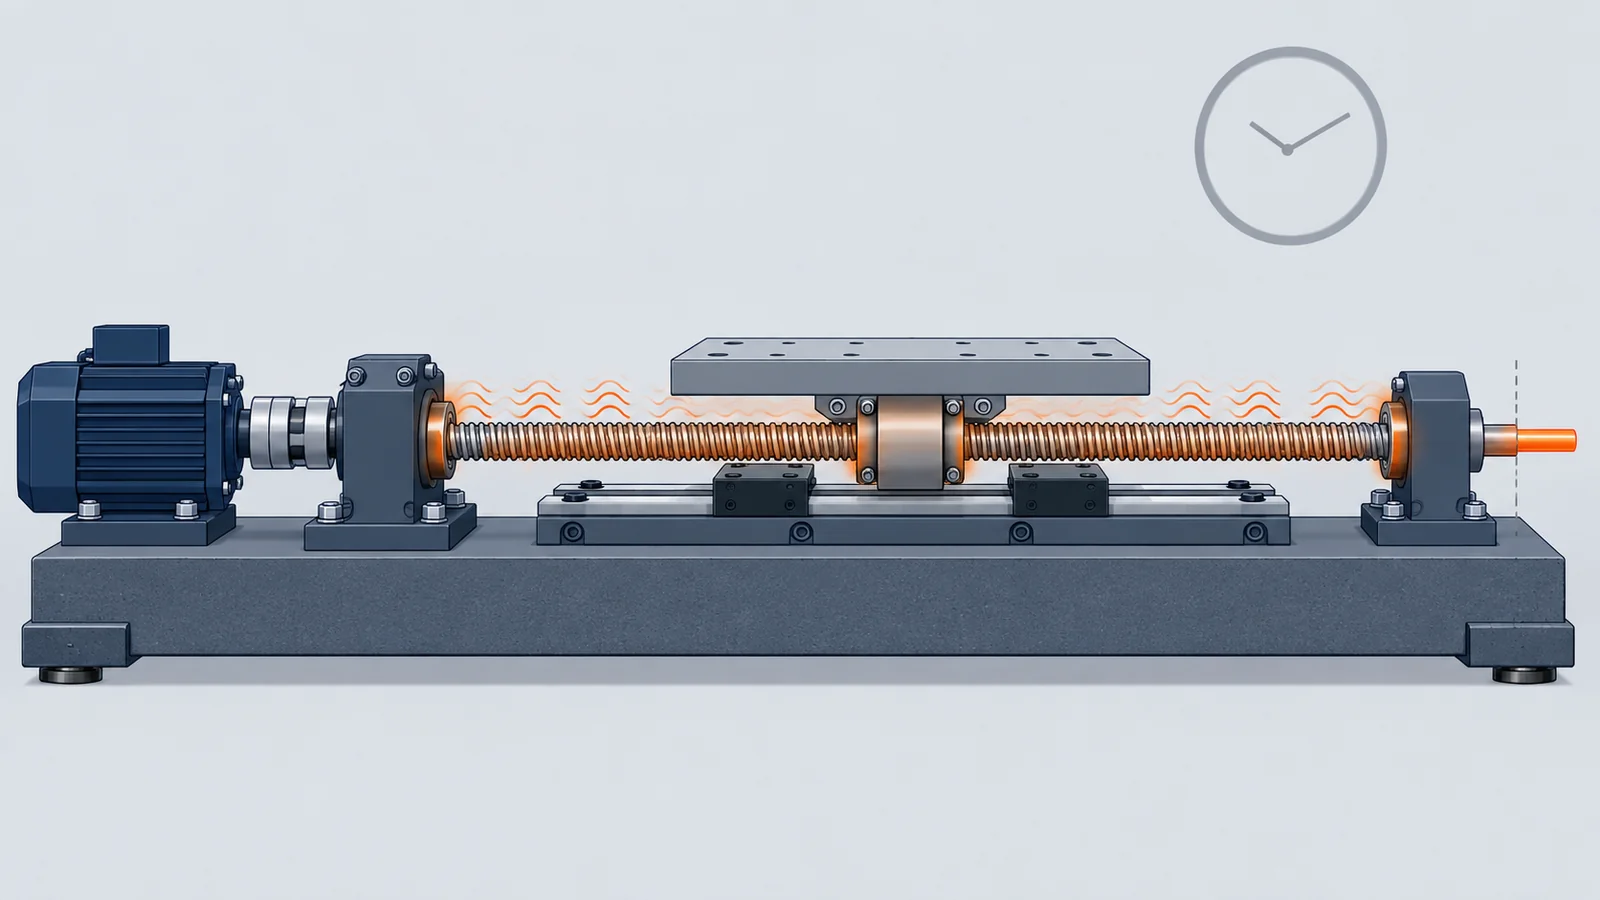
朝一番と昼すぎで加工寸法が変わる。連続運転をすると、少しずつ位置がずれていく。
- 起きている現象
- 鋼は、1℃ 温度が上がると1m あたり約12μm 伸びます。ボールねじは運転の発熱で温度が上がり、機械本体は主軸などの熱や、工場の室温の変化(一般的な環境でも10℃ 程度)で膨張します。
リニアスケールで測っても、スケールを取り付けた機械やワーク自身の熱による変形は残ります。熱源の配置や温度の管理と組み合わせます。
止まるときに揺れる・行き過ぎる
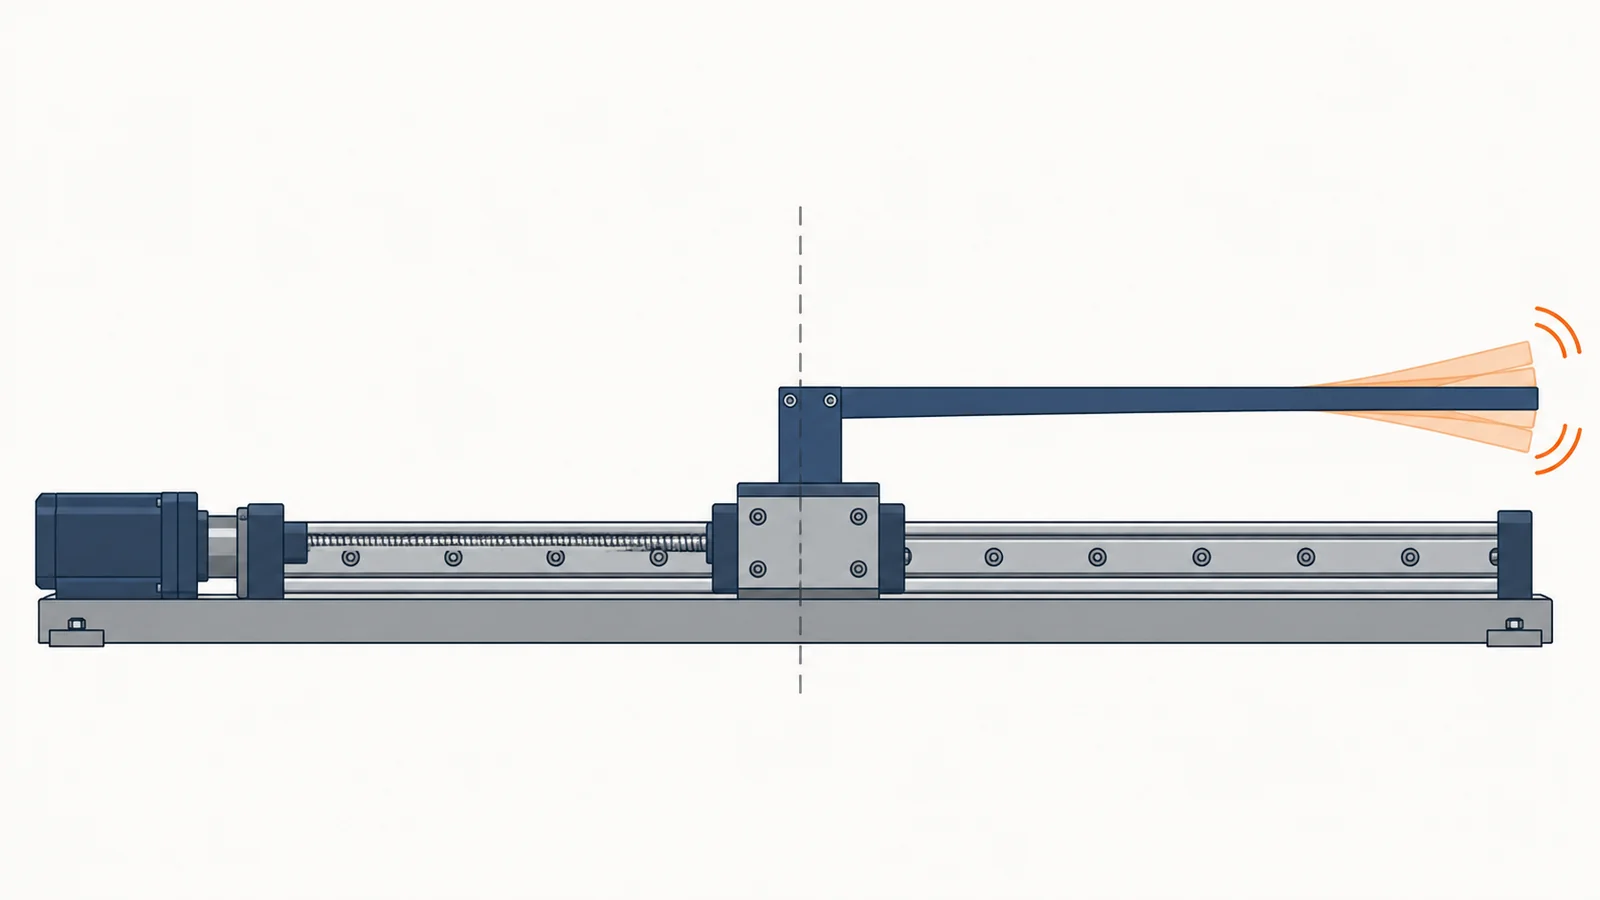
目標の位置に着いてから揺れがおさまるまで時間がかかる。速く動かすと、止まる位置を行き過ぎる。
- 起きている現象
- 機械の剛性が低いところや、長いアームなどでは共振が起き、止まったあとも揺れ(残留振動)が残ります。速く動かすと、起動の遅れと停止のオーバーランの差がロストモーションとして表れることもあります。
- 解決に使える技術
- 制振制御・共振抑制フィルタサーボの機能で、共振や低い周波数の揺れを抑える
- 送り系の剛性を上げる予圧、ねじ軸の支持のしかたを見直す
- ねじを使わない駆動ねじの回転やボールの循環による振動をなくす
サーボのゲインを上げると追従はよくなりますが、共振が出やすくなります。機械の共振の周波数を測ってから調整します。
ワークの位置では精度が出ない(ねじから離れた点)
スケールやねじの位置では合っているのに、ワークを置いた位置や工具の先で測るとずれている。
- 起きている現象
- ボールねじの位置決め精度は、ねじの軸中心での値です。テーブルが走りながら前後・左右に傾く(ピッチング・ヨーイング)と、ねじから離れた点ほど誤差が大きくなります。測る線と目盛りの線が離れていると誤差が出る、というアッベの原理の問題です。
フルクローズド制御でも、テーブルの傾きによる誤差は残ります。リニアスケールを付けただけで解決するとは限りません。
なぜ、位置がずれるのか
「精度」には、測り方の違う3つがある
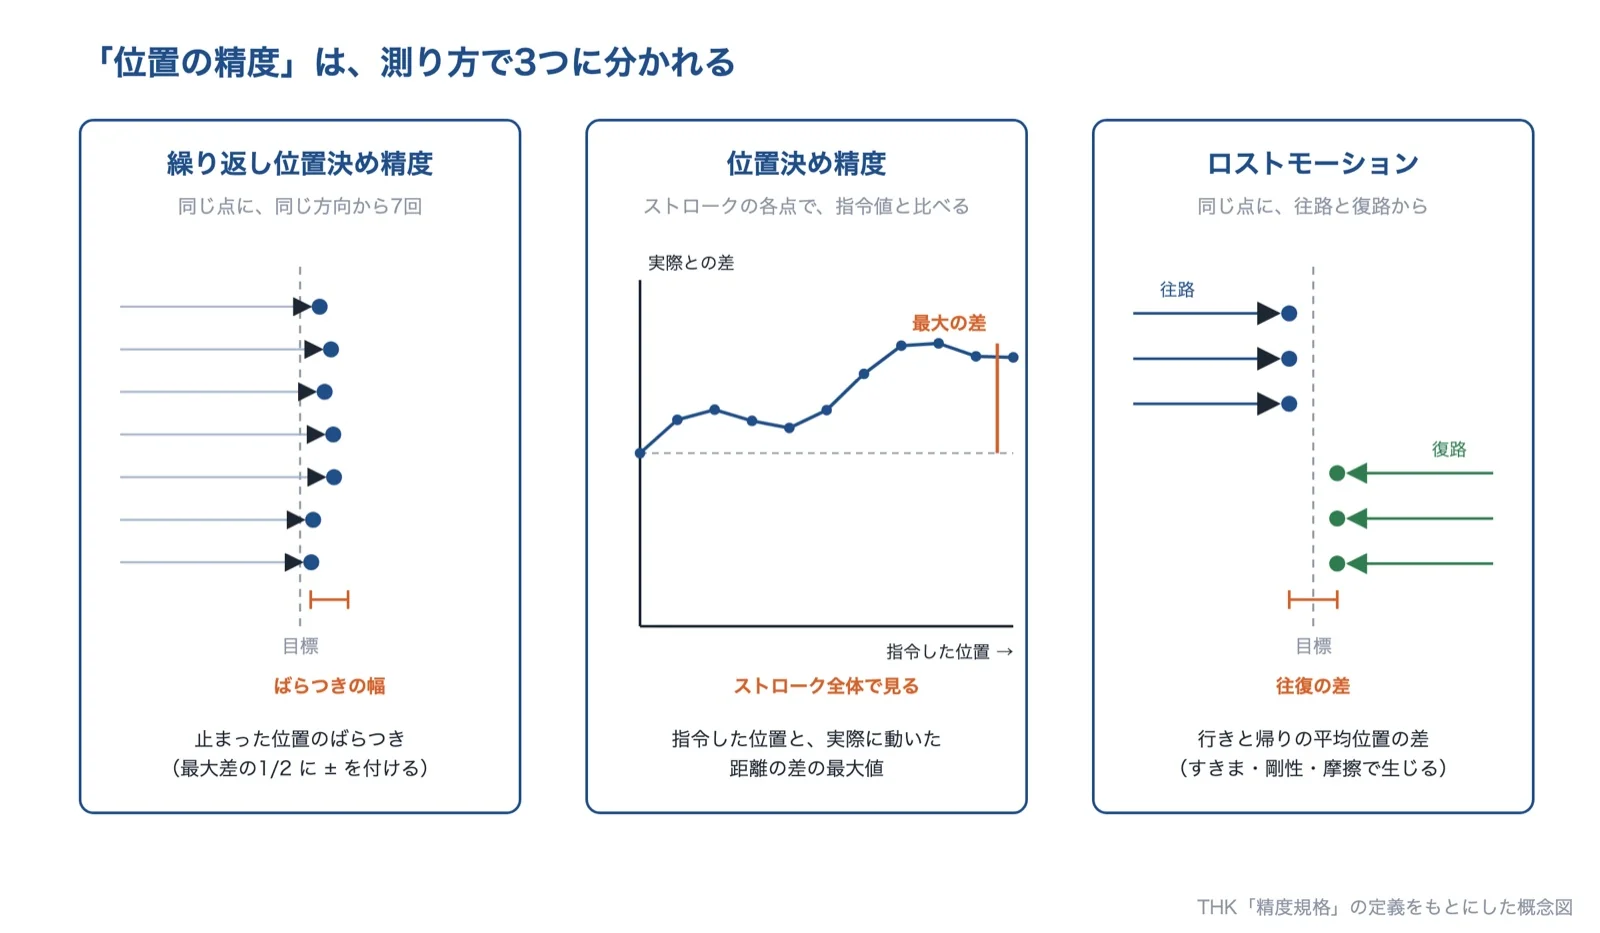
カタログの「精度」には、いくつかの種類があります。THK の精度規格では、繰り返し位置決め精度は、任意の一点に同じ方向から7回位置決めして止まった位置の最大差の1/2 に ± を付けたもの、位置決め精度は、ストロークの中で実際に動いた距離と指令値との最大の誤差、ロストモーションは、ある位置に往路と復路の2方向から位置決めしたときの差(再現性)としています。
「繰り返し精度は高いのに、ストロークの端で位置が合わない」ということは起こり得ます。自分の困りごとがどの精度の問題なのかを分けて考えると、対策を選びやすくなります。
出典:THK「精度規格」の定義をもとに AI(Claude)で作成
ボールねじの送りで、誤差が出るところ
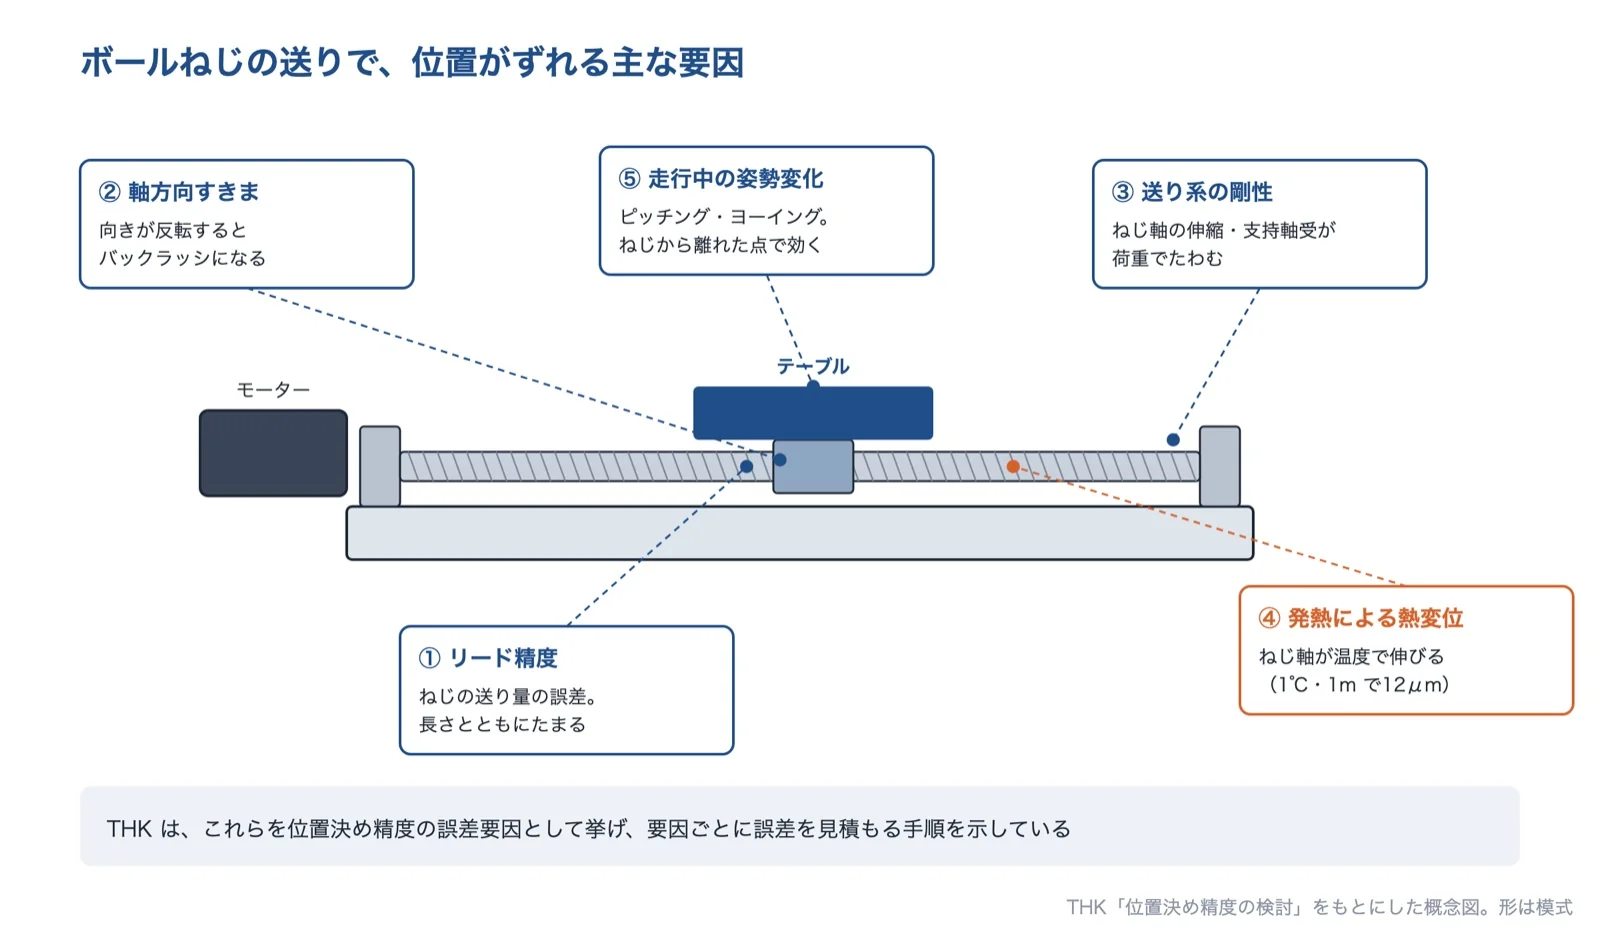
THK は、ボールねじの位置決め精度の誤差要因として、リード精度、軸方向すきま、送りねじ系の軸方向剛性を挙げ、ほかに重要な要因として、発熱による熱変位と、案内による走行中の姿勢変化を挙げています。軸方向すきまは、一方向へ送るだけなら誤差にならないが、送る向きや荷重の向きが反転するとバックラッシになるとしています。
出典:THK「位置決め精度の検討」をもとに AI(Claude)で作成(形は模式)
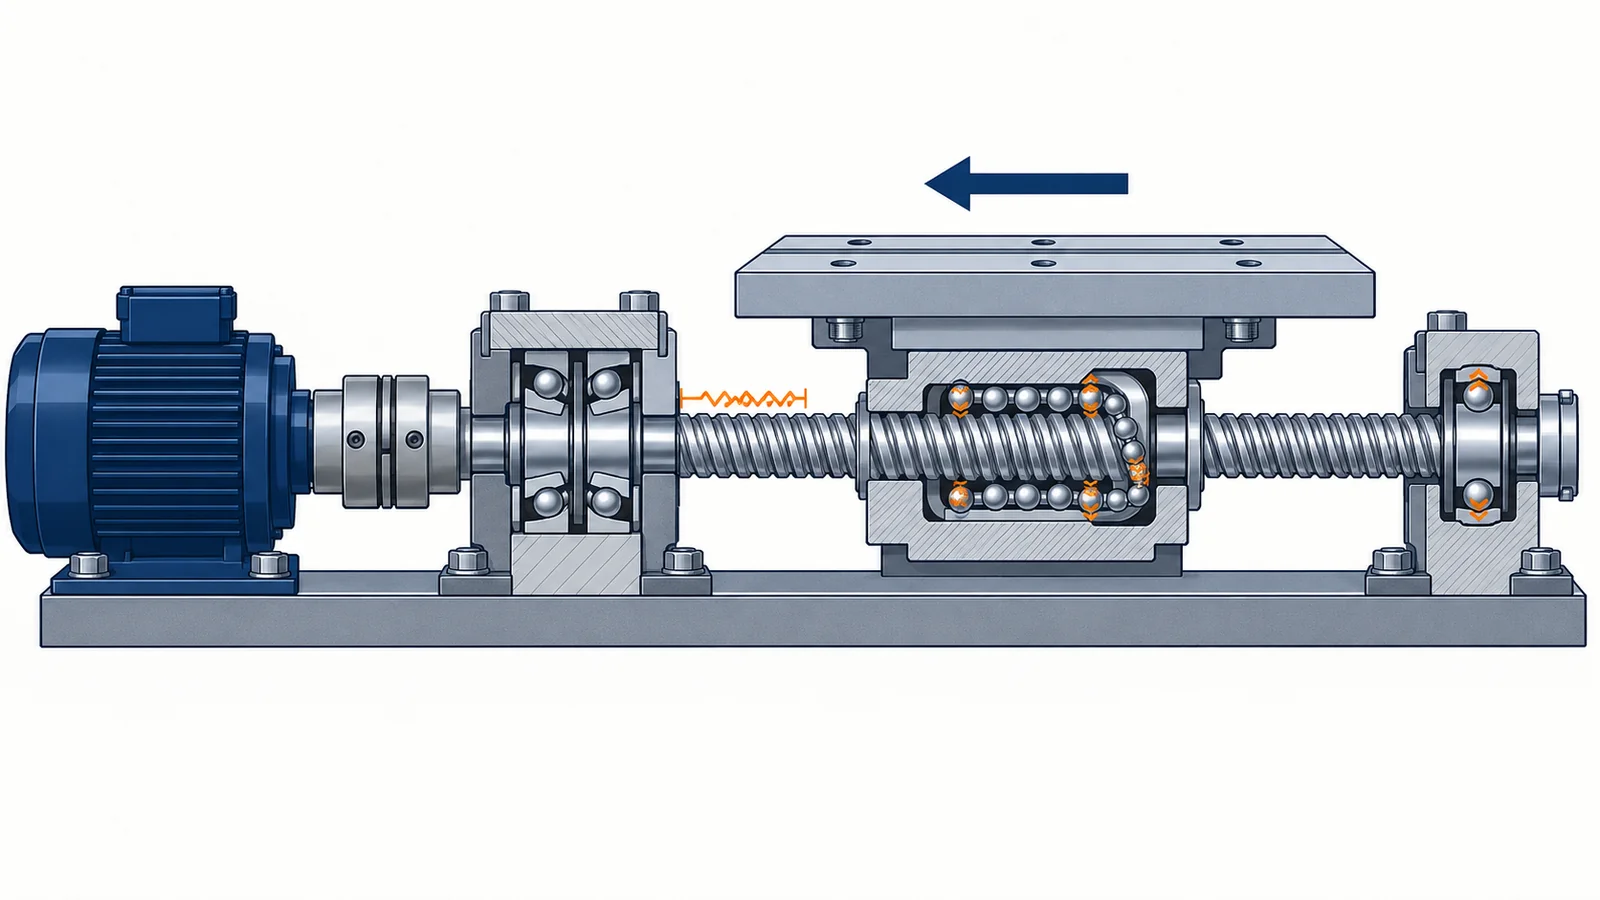
NSK の技術レポートは、ボールねじ周りの剛性が弱いとロストモーションの原因になるとし、ねじ周りの剛性は、ナット内の剛性だけでなく、ねじ軸の伸縮や支持軸受の剛性を全体として評価する必要があるとしています。また、NC 機械のステップ送りで20μm のロストが出た例を示し、同じ機械で送り速度を上げるとロストモーションが負(行き過ぎ)になったことを、起動時の遅れと停止時のオーバーランで説明しています。
熱による伸びは、μm の精度では無視できない
THK の資料では、ねじ軸の熱膨張係数を12×10⁻⁶/℃ とし、ねじ軸の温度が1℃ 上がると、ねじ軸は1m あたり12μm 伸びるとしています。高速で使うほど発熱が増え、温度上昇で位置決め精度が下がるとしています。
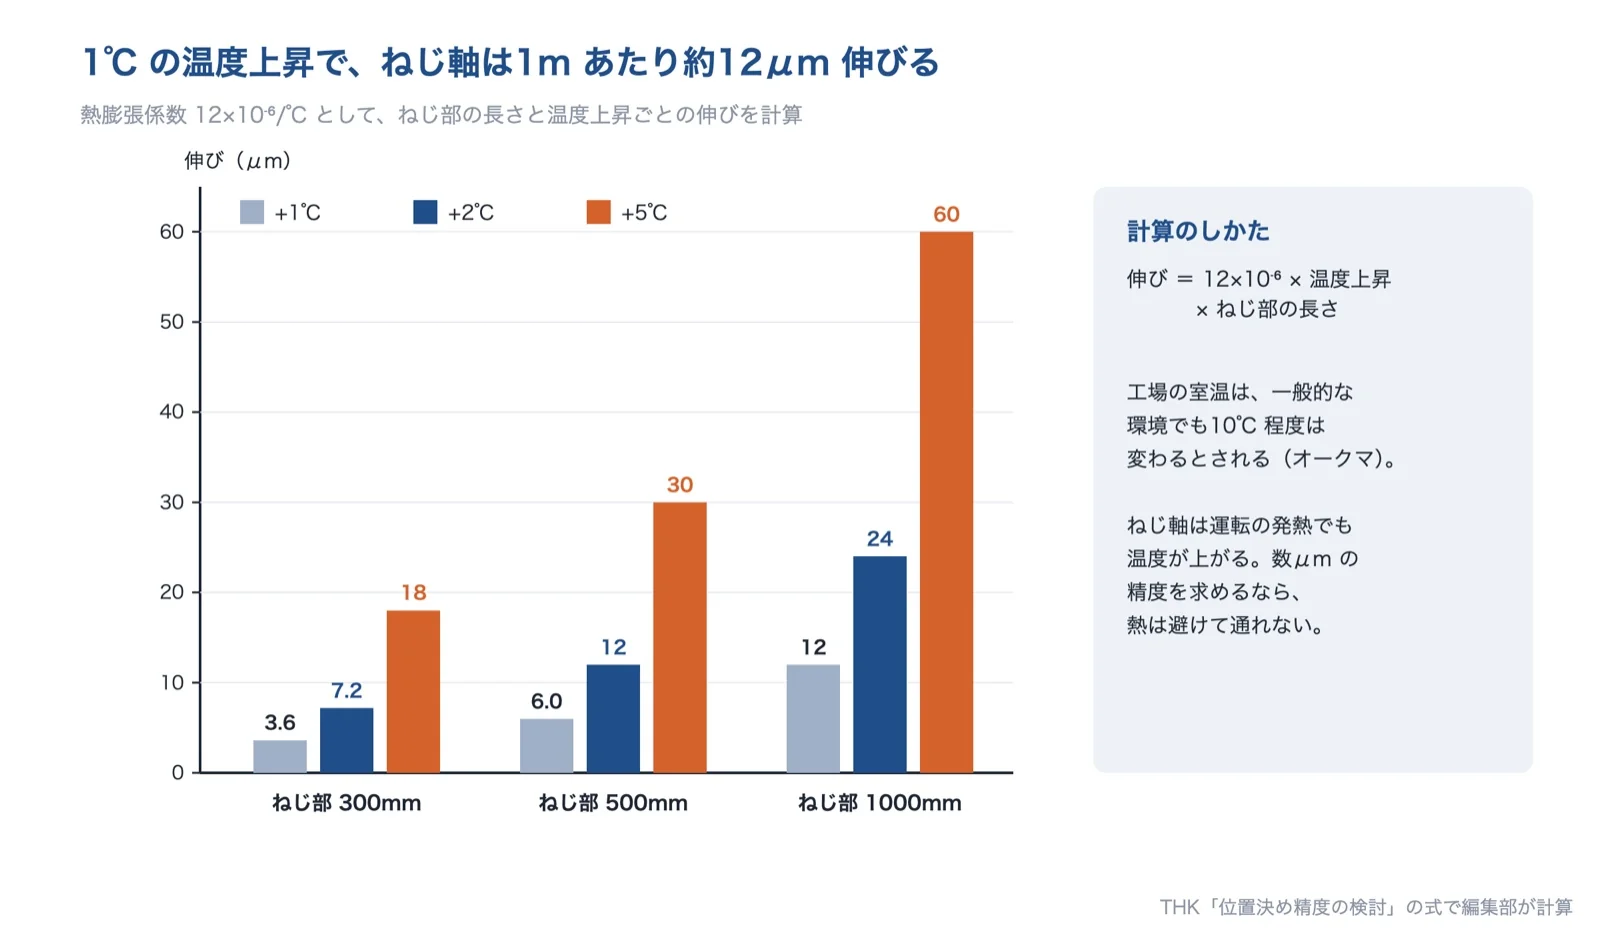
THK「位置決め精度の検討」の式で編集部が計算。室温の変化はオークマの説明による。AI(Claude)で作成
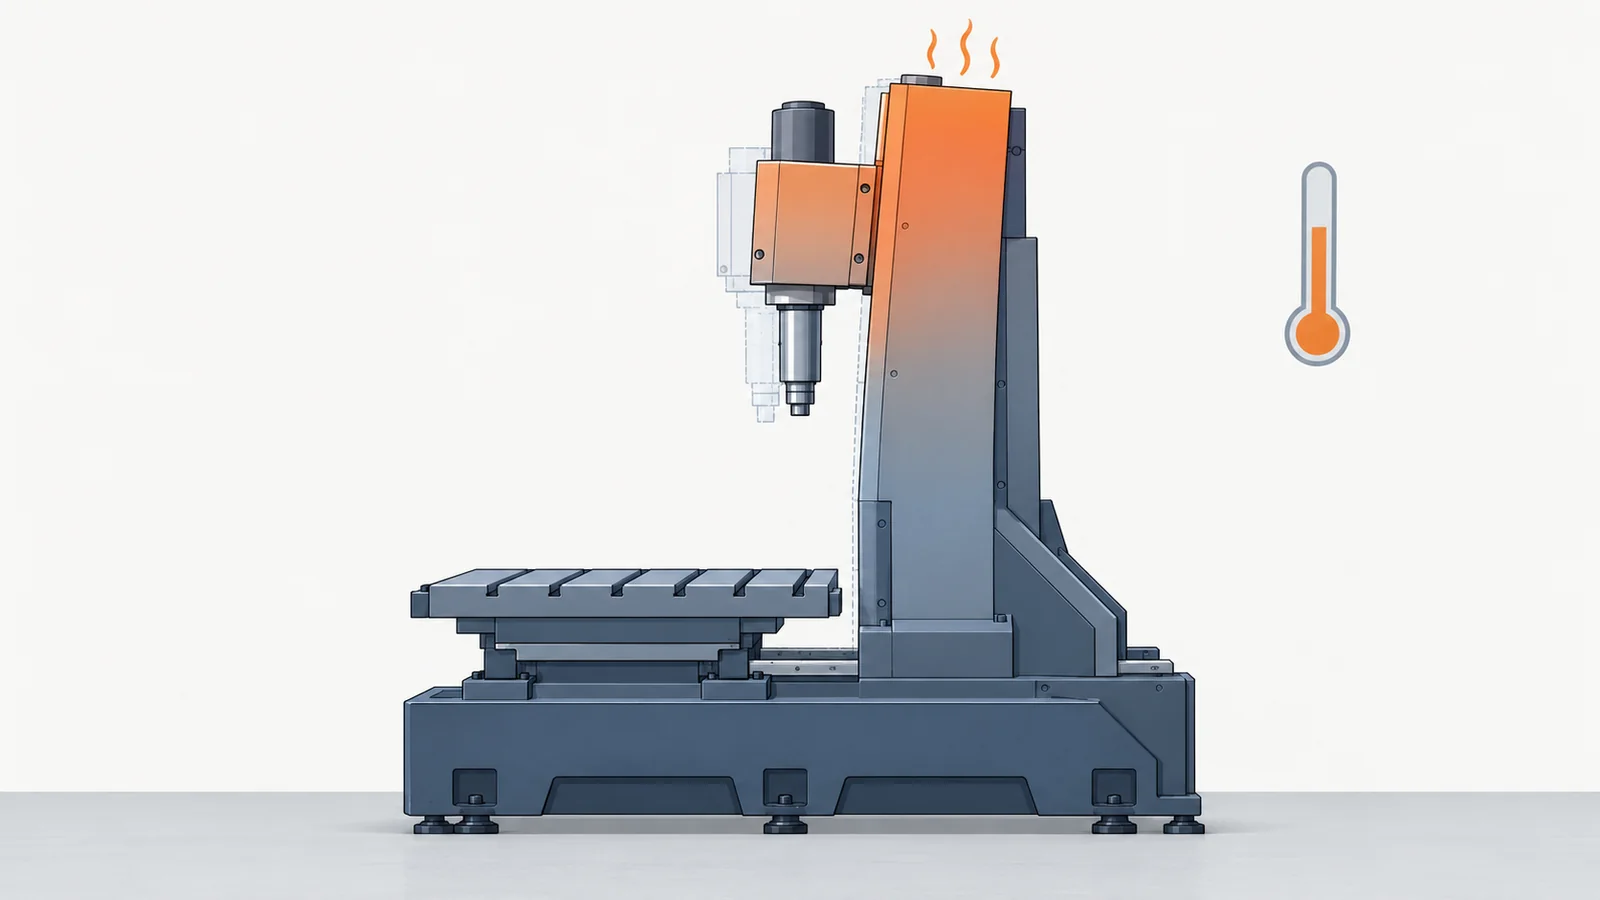
工作機械メーカーのオークマは、鉄や鋳物でできた工作機械は、温度が1℃ 上がれば1m あたり100分の1mm 膨張し、加工時には主軸や周辺機器の熱で機械本体が膨張する、一般的な工場環境でも10℃ 程度は温度が変わる、と説明しています。
原因の切り分け方
原因を切り分けるには、まずどんなずれ方をしているかを見ます。次は編集部の目安です。行きと帰りで止まる位置が違うなら、すきまや剛性を疑います。先へ行くほどずれるなら、ねじのリード誤差か熱による伸びを疑います。時間とともに変わるなら、熱を疑います。止まるときに揺れるなら、共振とサーボの調整を疑います。ワークの位置だけずれるなら、テーブルの傾きと、測っている位置を疑います。見当がついたら、レーザーなどで実際の位置を測って確かめます。
出典:精度規格(電動アクチュエータ)|THK、位置決め精度の検討(ボールねじ)|THK、位置決め精度(技術レポート)|NSK、サーモフレンドリーコンセプト 開発者メッセージ|オークマ
解決技術の詳細
対策は、送り機構を良くする、ねじを使わない駆動にする、位置を測る場所と制御を変える、熱を抑える、測って補正するの5つに分けて考えます。どれが効くかはずれ方で決まるので、測りながら選びます。
送り機構の精度(精密ボールねじ・予圧・案内)
ボールねじのリード精度は、JIS B 1192(ISO 3408)で精度等級が決められています。THK の資料では、精密ボールねじは C0〜C5、転造ボールねじは C7〜C10 で、要る位置決め精度に見合った精度等級を選ぶ必要があるとしています。
予圧で、すきまをなくし剛性を上げる
THK は、ボールねじの軸方向すきまをゼロにし、軸方向の荷重に対する変位を小さくするために予圧を与える、高精度の位置決めでは予圧を与えるのが一般的だとしています。ただし、過大な予圧は寿命と発熱に悪影響があるとし、最大予圧の目安を軸方向の基本動定格荷重(Ca)の10%としています。
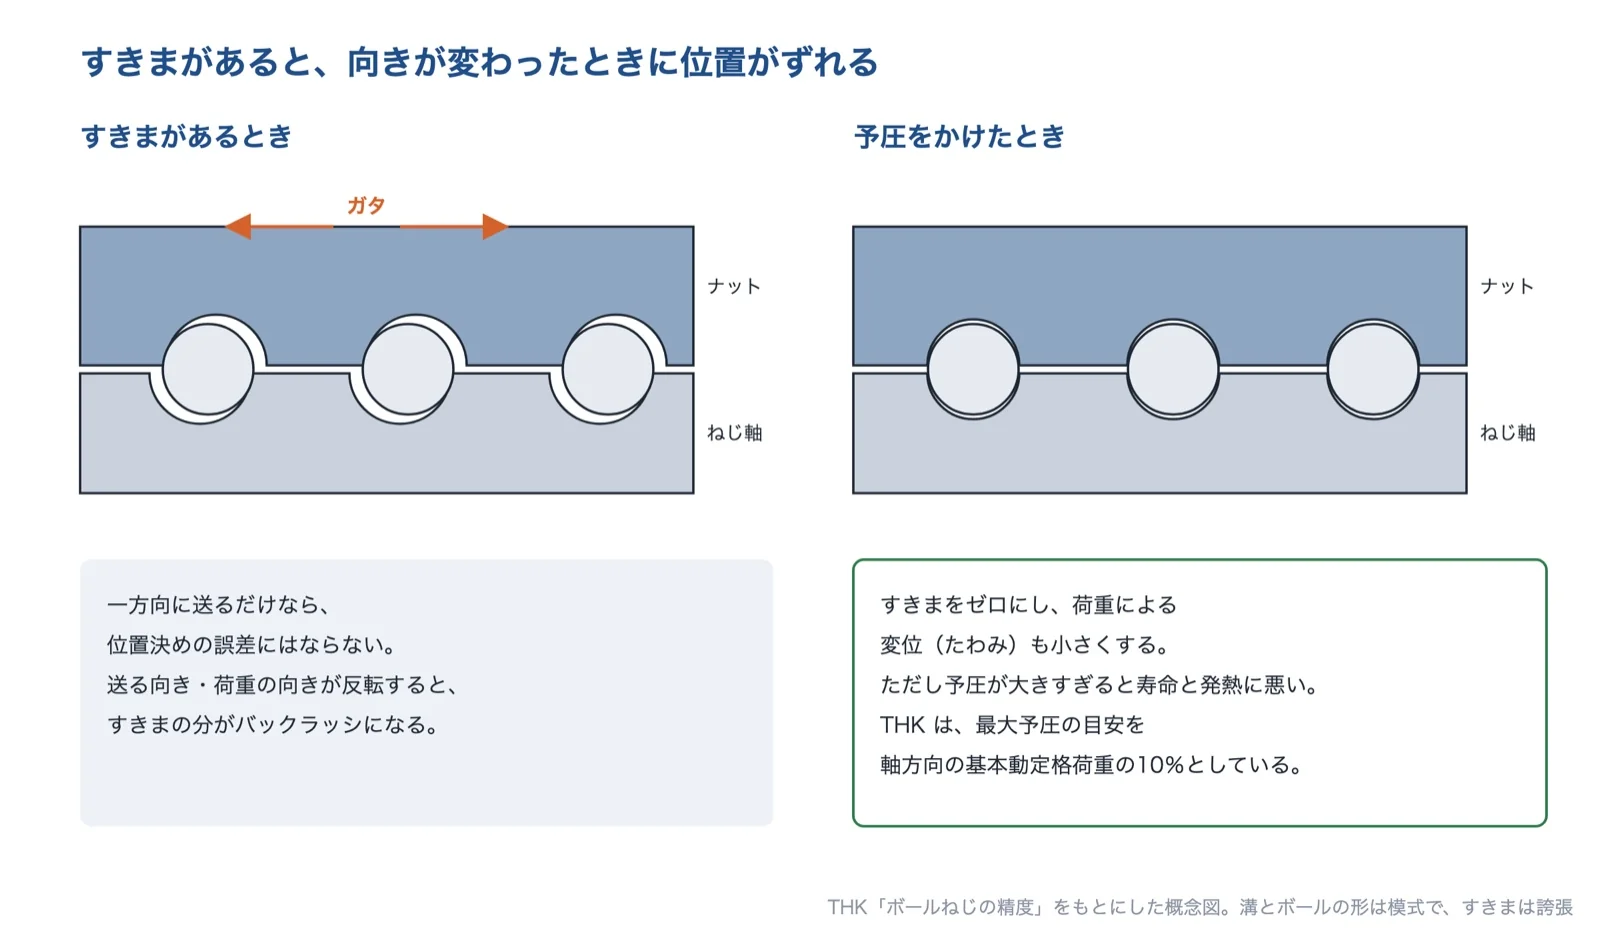
出典:THK「ボールねじの精度」をもとに AI(Claude)で作成(溝とボールの形は模式で、すきまは誇張)
案内の精度(テーブルの傾き)
THK は、ボールねじの位置決め精度はねじの軸中心での値で、精度が要る位置がねじの中心と高さ方向に離れていればピッチング、幅方向に離れていればヨーイングが、位置決め精度にいちばん影響するとしています。精度が要る位置までの距離によっては、案内の姿勢の精度も検討する必要があります。
リニアモーター(ねじを使わない駆動)
リニアモーターは、回転を直線に変えるねじを使わず、テーブルを直接動かします。THK は、ボールねじ駆動にはねじ軸の危険速度と DN 値の制限があるのに対し、リニアモーターにはこの制限がないので、ストロークが長くても高速で動かせるとしています。非接触で推力が出るため、ねじ軸の回転や転動体の循環による振動が出ないともしています。
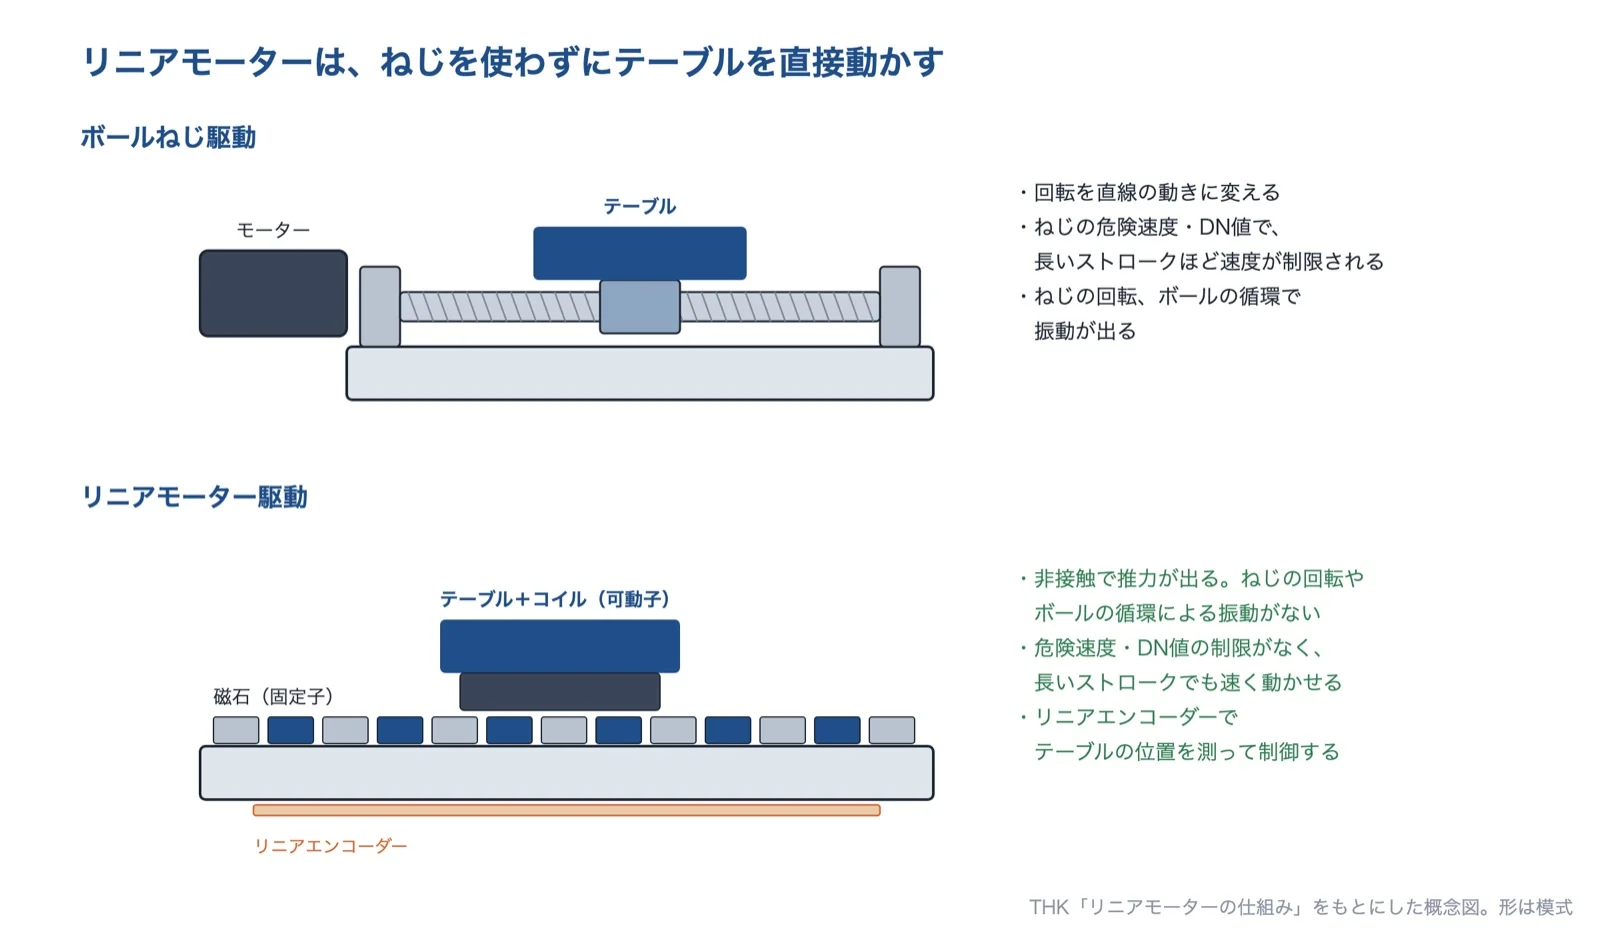
出典:THK「リニアモーターの仕組み」をもとに AI(Claude)で作成(形は模式)
THK のリニアモーターのシリーズでは、リニアエンコーダーによるクローズド制御で、繰り返し位置決め精度を、機種により±0.3μm(KLM46)〜±1μm(GLM)としています。
リニアスケールとサーボ制御(フルクローズド・制振)
フルクローズド制御
モーターのエンコーダーで回転を測って制御する方式(セミクローズド制御)では、モーターより先にあるねじのリード誤差や熱による伸びは見えません。三菱電機は、フルクローズド制御を機械端の位置を検出するエンコーダーを使う位置決め制御で、高い位置決め精度が要る場合に使うと説明しています。
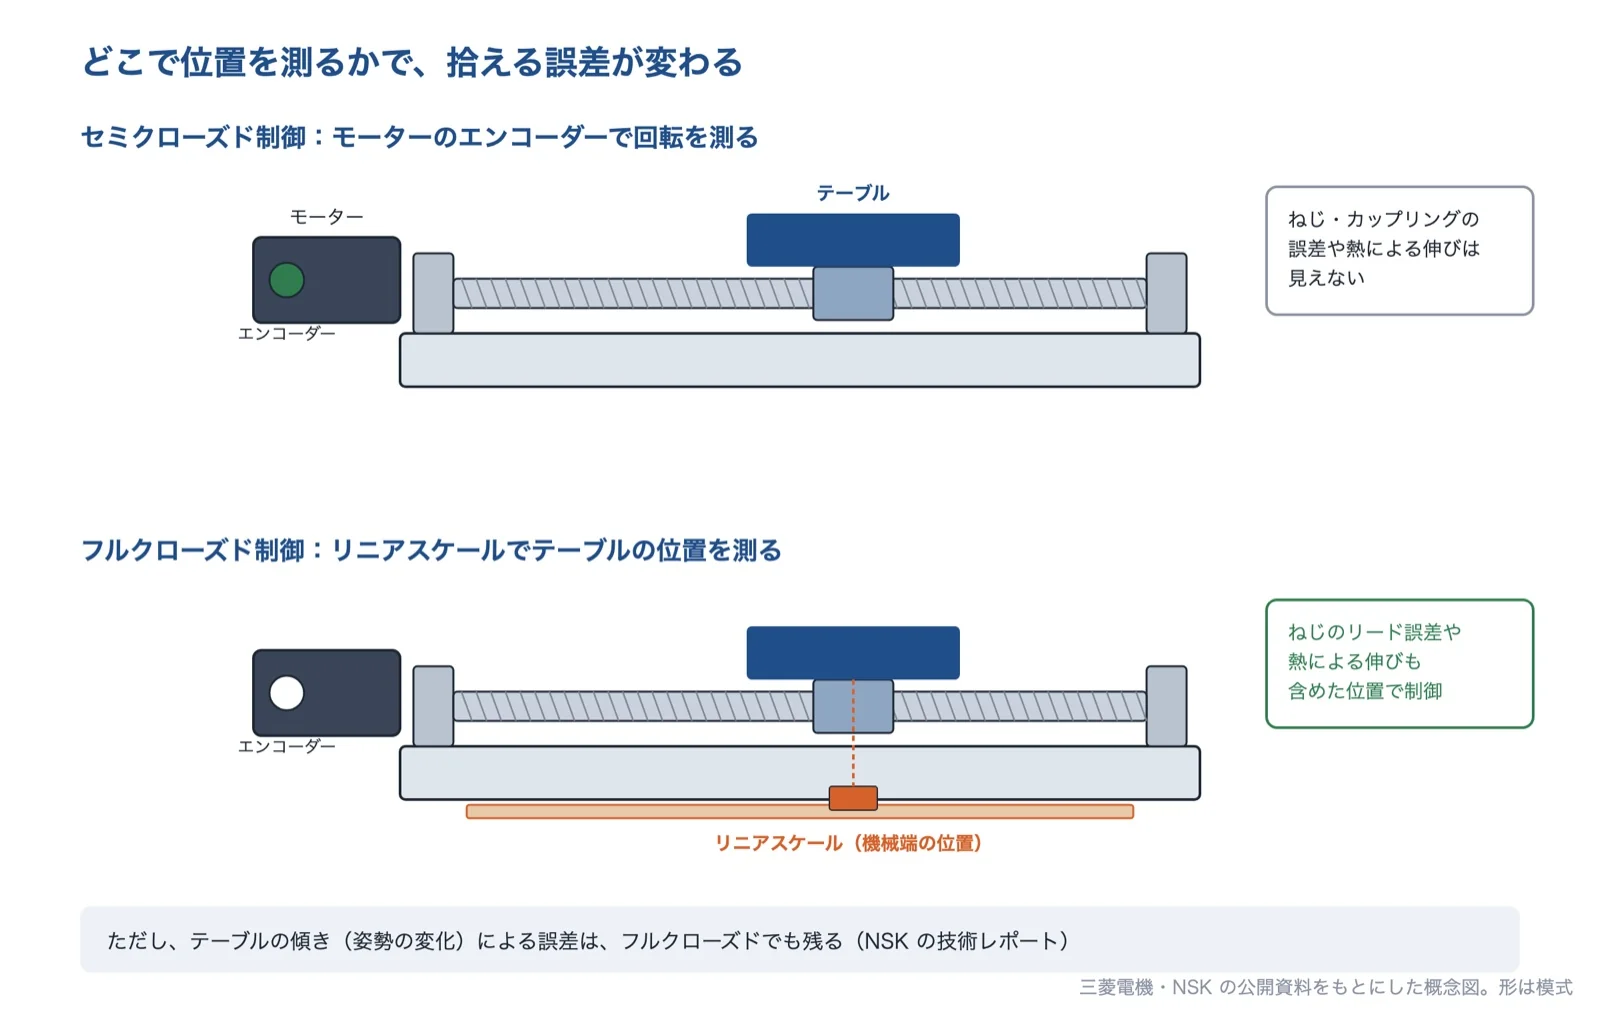
出典:三菱電機、NSKの公開情報をもとに AI(Claude)で作成(形は模式)
ただし NSK の技術レポートは、テーブルの姿勢の精度の影響はクローズド制御でも同じように表れ、スケールの位置で制御してもテーブルの中心では大きな誤差になり得るとしています。スケールを付ける位置も含めて考えます。
止まるときの揺れを抑える
三菱電機は、サーボアンプ MR-J4 の機能として、アーム先端や装置本体で起きる約100Hz 以下の比較的低い周波数の残留振動を抑える「アドバンスト制振制御Ⅱ」を紹介し、残留振動を抑えることで整定時間を短くできるとしています。ほかに、10〜4500Hz の機械共振抑制フィルタ、摩擦やねじれの影響でモーターの回転方向が反転するときに出る突起(象限突起)を抑えるロストモーション補正の機能も挙げています。
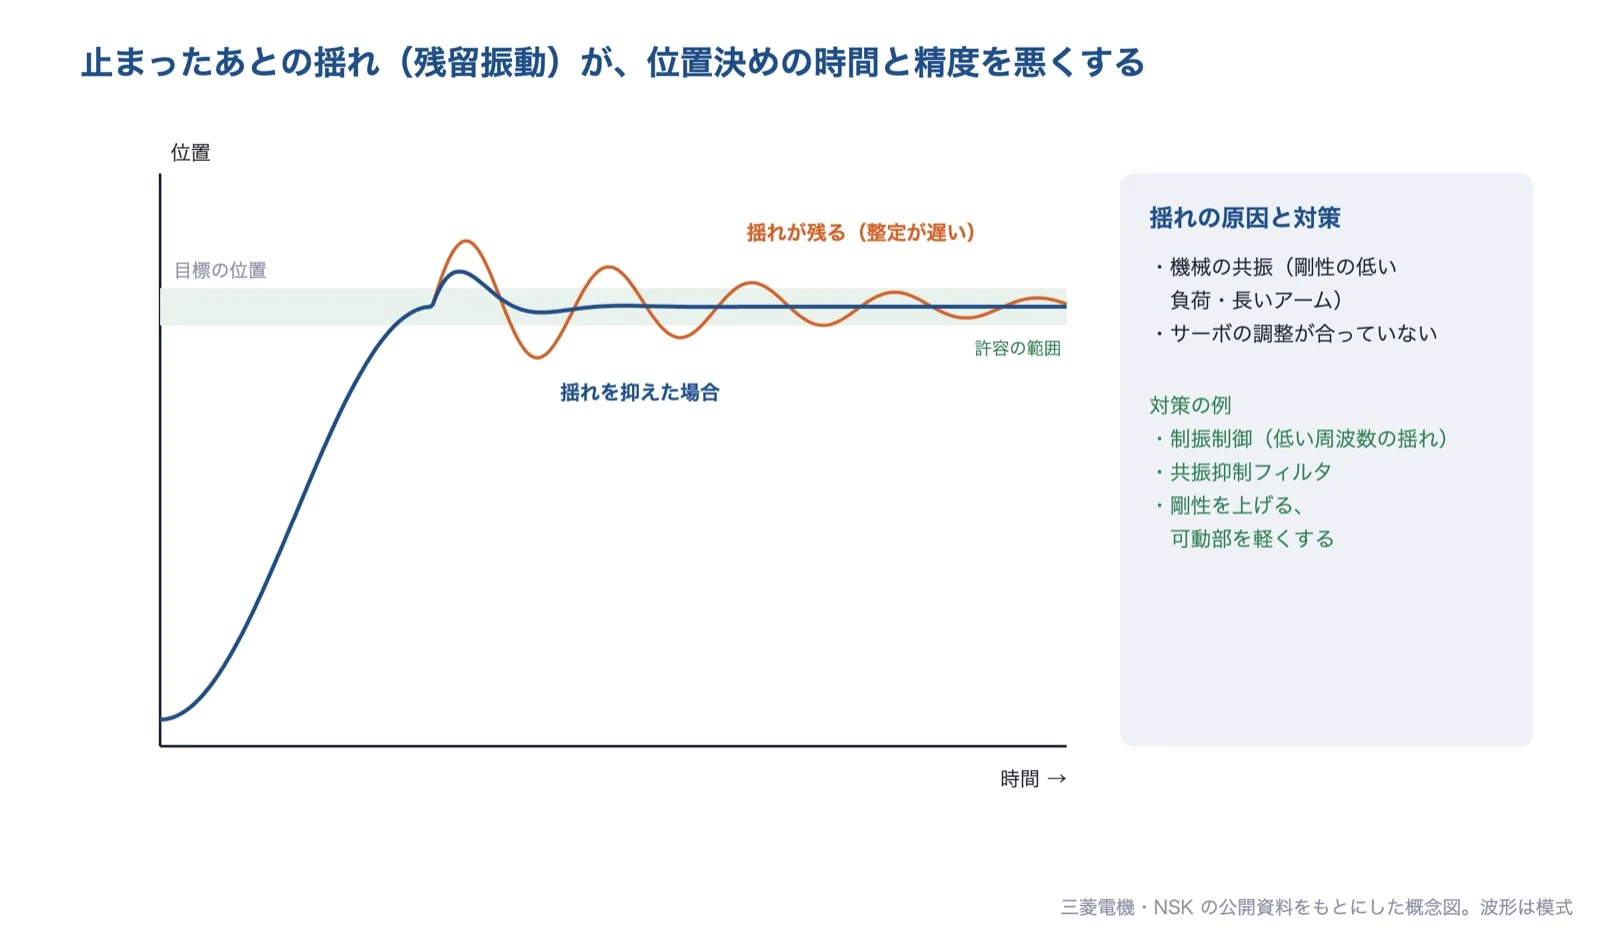
出典:三菱電機、NSKの公開情報をもとに AI(Claude)で作成(波形は模式)
熱変位の対策(発熱・材料・熱変位制御)
THK は、ボールねじの温度上昇への対策として、発熱をできるだけ低くする(予圧をできるだけ小さくする、リードを大きくして回転数を下げる、適切な潤滑剤を選ぶ、ねじ軸の外周を潤滑油や空気で冷やす)方法と、温度上昇の影響を避ける方法を挙げています。影響を避ける方法では、一般に温度上昇を2〜5℃ 見込んで基準移動量の目標値をマイナス側(1m あたり−0.02〜−0.06mm)にしておく、ねじ軸に予張力(プリテンション)を与える、としています。
オークマは、工作機械の熱変位制御について、発生した熱を測って補正するだけでなく、制御しやすい熱変位のバランスに優れた機械設計が大前提だとしています。同社は、MB-46VA で経時加工寸法変化(時間とともに変わる加工寸法の変化)8μm を実現したとしています。治具や測定の基準の部品では、熱膨張係数の小さいインバー合金を使う方法もあります。
精度の測定と補正(レーザー・ボールバー)
実際の位置の誤差は、測ってみないと分かりません。レーザー干渉計は、動くテーブルに付けた反射鏡までの距離の変化を、レーザーの波長を目盛りにして測ります。レニショーの XL-80 は、位置決めの測定精度を全環境範囲で±0.5ppm、分解能を1nm としています。温度・気圧・湿度が変わるとレーザーの波長が変わるため、環境補正ユニットで波長を補正するとしています。
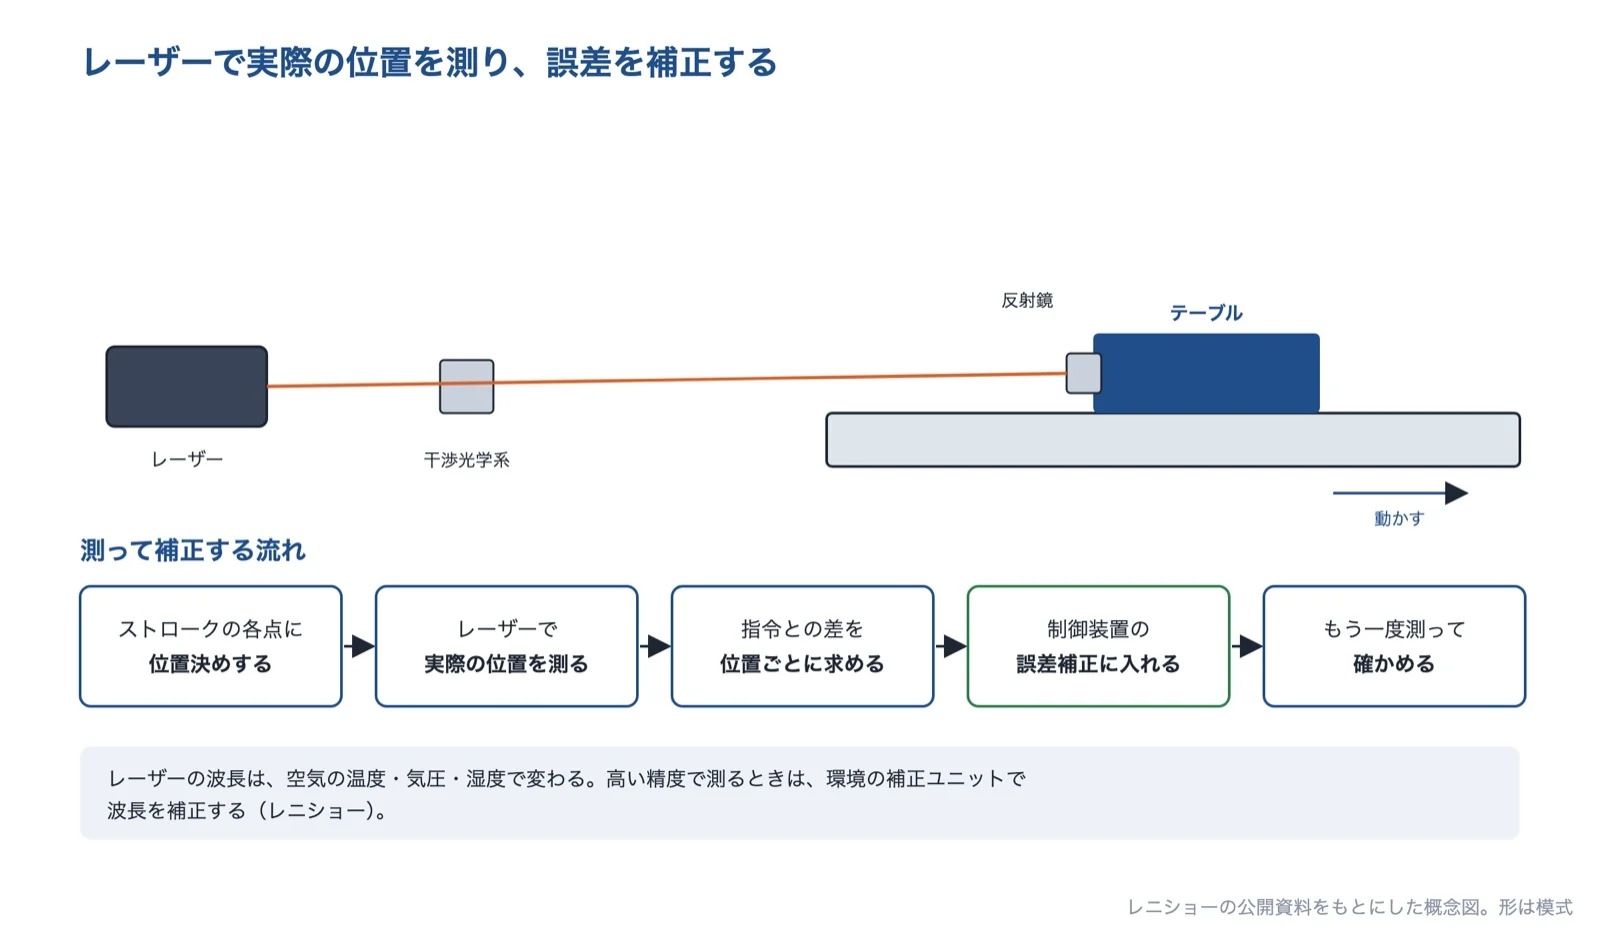
出典:レニショーの公開情報をもとに AI(Claude)で作成(形は模式)
測る位置(アッベの原理)
ミスミの解説では、高精度の測定や位置決めを要する装置では、アッベの原理にしたがい、測定線(位置決めするワーク)と目盛線(リニアスケールなど)を同一直線上に配置することが設計原理として好ましいとしています。同一直線上にないと、傾きに比例する誤差(第一次の誤差)が出ます。同一直線上にあれば、誤差は傾きの2乗に比例する小さな量(第二次の誤差)になるとしています。
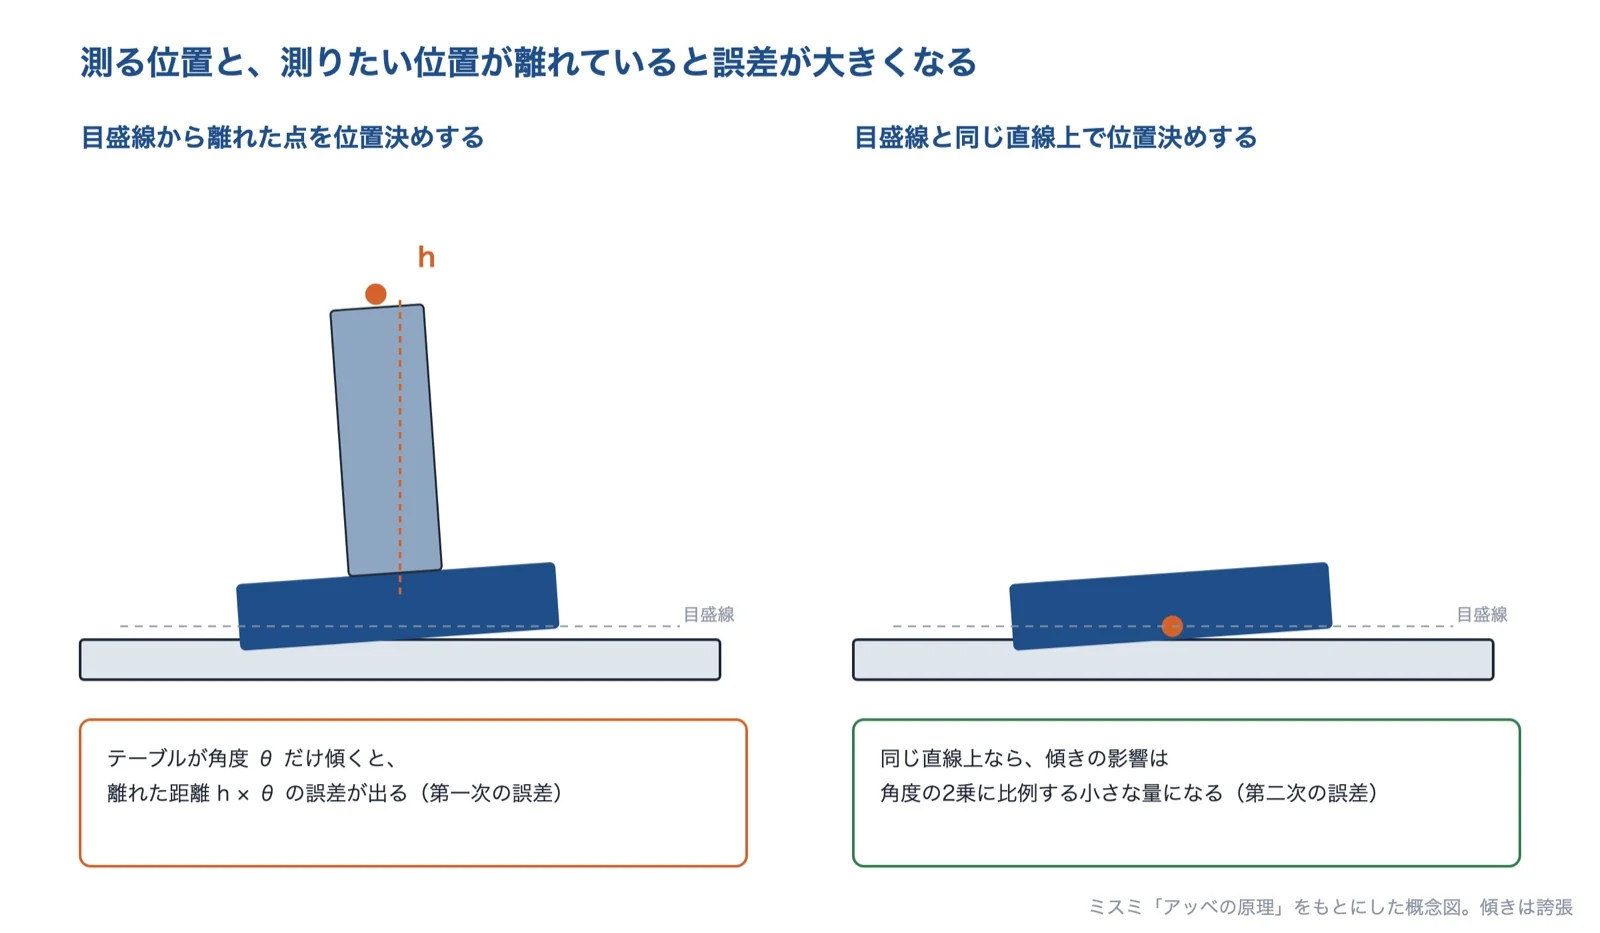
出典:ミスミ「アッベの原理」をもとに AI(Claude)で作成(傾きは誇張)
出典:ボールねじの精度|THK、位置決め精度の検討(ボールねじ)|THK、リニアモーターの仕組みを解説|THK、リニアモータシリーズ|THK、フルクローズド制御(用語)|三菱電機、MELSERVO-J4 の基本性能|三菱電機、位置決め精度(技術レポート)|NSK、サーモフレンドリーコンセプト 開発者メッセージ|オークマ、XL-80 レーザー干渉計システム|レニショー、アッベの原理|ミスミ
位置の精度を上げる技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。精度の高いステージを探しているのか、いまの機械の位置の測り方を変えたいのか、熱に強い部品が欲しいのか、まず精度を測りたいのかによって、相談先が変わります。
| 企業 | 解決できる課題 | 種類 | 何ができるか | 合う症状 |
|---|---|---|---|---|
| 神津精機 | 精密ステージメーカー | 繰り返し精度・ロストモーション・バックラッシを分けて示す精密な位置決めステージで、μm 単位の位置合わせを数値で比べて選べる。 | A 行きと帰りで止まる位置が違う B ストロークの先へ行くほど位置がずれる D 止まるときに揺れる・行き過ぎる E ワークの位置では精度が出ない(ねじから離れた点) | |
| ヒーハイスト | 精密ステージ・直動部品メーカー | ボールねじとクサビ式減速機構の超精密ステージで、50nm の細かい送りに追従させる。 | A 行きと帰りで止まる位置が違う D 止まるときに揺れる・行き過ぎる | |
| ファインディバイス | 精密ステージメーカー | リニアモーターとエアベアリングで、ボールねじのすきまやたわみのない位置決めをする。 | A 行きと帰りで止まる位置が違う D 止まるときに揺れる・行き過ぎる E ワークの位置では精度が出ない(ねじから離れた点) | |
| マグネスケール | リニアスケールメーカー | 結露や油に強い磁気式のリニアスケールで機械の位置を直接測り、熱による伸びやリード誤差まで含めて制御できるようにする。 | B ストロークの先へ行くほど位置がずれる C 暖機中や時間とともに、寸法・位置が変わる | |
| 新報国マテリアル | 特殊鋼メーカー | 熱膨張係数1ppm/℃ 以下のインバー合金で、温度で伸びにくい治具や部品をつくる。 | C 暖機中や時間とともに、寸法・位置が変わる | |
| 中本 | 精度の測定 | ボールバーとレーザーで工作機械の位置決め精度を測り、オーバーホールや移設のあとの精度を確かめる。 | A 行きと帰りで止まる位置が違う B ストロークの先へ行くほど位置がずれる C 暖機中や時間とともに、寸法・位置が変わる E ワークの位置では精度が出ない(ねじから離れた点) |
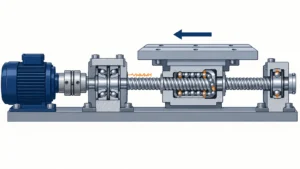
神津精機株式会社|繰り返し精度・ロストモーション・バックラッシを分けて示す精密ステージ
神津精機とは
神津精機は、神奈川県川崎市麻生区に本社を置く、1957年設立の会社です(資本金9,965万3,000円、従業員130名)。精密な位置決めステージ(手動・自動)、精密ポジショナー、ゴニオメーターなどをつくっています。
神津精機の得意技術
| 技術 | 内容 |
|---|---|
| ボールねじ+クロスローラガイドの自動ステージ | 例として、SXA0530-R01 は案内に精密クロスローラガイド、送りにボールねじ(リード1.0mm)を使い、移動範囲は±15mm、駆動は5相ステッピングモーター |
| 精度を項目ごとに公開 | 同じ機種で、繰り返し位置決め精度 ≦±0.3μm、ロストモーション ≦1.5μm、バックラッシ ≦0.2μm、累積リード誤差 ≦8μm/30mm、水平・垂直の真直度 ≦1.5μm/30mm を示している |
| 位置決め精度の実力値 | 製品ページのメニューに「位置決め精度・実力値」「検査システムについて」の項目があり、検査の実力値を示している |
上の数値は、この1機種のカタログの値です。ストロークや送り方式が違う機種では値が変わります。
神津精機が解決できる課題
- 行きと帰りで止まる位置が違う(ロストモーション)を、数値で比べて選びたい
- 数十mm のストロークで、μm 単位の位置合わせをしたい
- 繰り返し精度と累積の誤差を分けて、仕様を決めたい
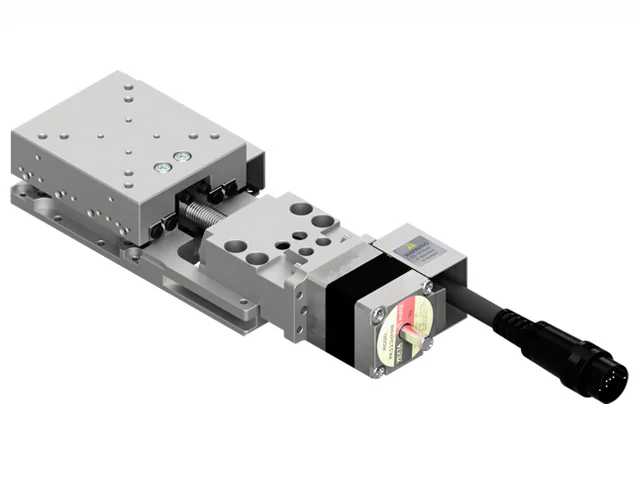
ヒーハイスト株式会社|ボールねじ+クサビ式減速機構で、50nm の送りに追従する超精密ステージ
ヒーハイストとは
ヒーハイストは、埼玉県川越市に本社と工場を置く、1962年設立の会社です(資本金7億3,255万2,000円、2026年3月。東証スタンダード上場)。直動軸受などの機械要素と、位置決めステージをつくっています。
ヒーハイストの得意技術
| 技術 | 内容 |
|---|---|
| クサビ式減速機構 | 超精密ステージ HW シリーズは、送り機構に「ボールネジ+クサビ式減速機構」を使う(特許取得済み)。同社は、クサビ式減速機構で高い分解能にし、ボールねじのよろめきを減らすとしている |
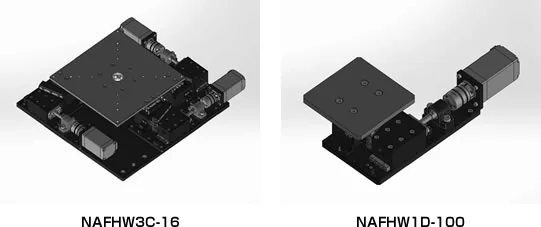
| 数値 | 一軸の NAFHW1D-100(ストローク±3mm)で、絶対位置決め精度3μm、繰り返し位置決め精度±0.25μm、ロストモーション0.5μm、追従性50nm。XYθ の NAFHW3C-16 では、XY 軸の繰り返し位置決め精度±0.35μm、ロストモーション0.70μm |
| 剛性 | 直動ガイドにクロスローラガイドを使い、1/4 のクサビ構造で、横荷重に対する剛性が従来品(NAF3C シリーズ)の1.5〜2倍としている |
ストロークは数mm と短い範囲の、細かい位置合わせ向けのステージです。
ヒーハイストが解決できる課題
- μm より細かい送りで、指令どおりに動かない
- 位置合わせ(アライメント)で、行きと帰りの差を小さくしたい
- 横からの荷重がかかっても、位置をずらしたくない
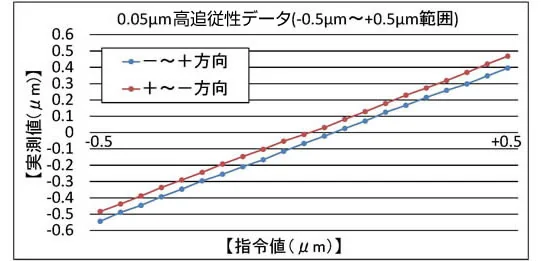
出典:超精密ステージ HWシリーズ|ヒーハイスト、会社概要|ヒーハイスト
株式会社ファインディバイス|リニアモーターとエアベアリングで、ねじを使わずに位置決めするステージ
ファインディバイスとは
ファインディバイスは、福井県福井市に本社を置く、1996年設立の会社です(資本金6,000万円、2012年3月現在)。レーザー樹脂溶着などのレーザー関連製品を主力とし、ナノオーダー関連製品や精密機械の設計・製造も行っています。コア技術に、レーザー加工技術・移動技術・光学技術の3つを挙げています。
ファインディバイスの得意技術
| 技術 | 内容 |
|---|---|
| エアスライダー超精密ステージ | リニアモーター駆動でエアベアリングを使う XY ステージ(ストローク各100mm)。スケール分解能0.01μm、繰り返し位置決め精度±80nm 以下、真直度1μm 以下。加工点が低く、角度変化を最小限に抑えられるとしている |
| 精密 Z 軸ステージ | リニアモーター駆動・転がり案内。累積位置決め精度3μm。W テーパスライドとテーパ部のキサゲ加工で、上下動での真直度・平面度の誤差を減らすとしている |
| 組み上げ | 小型から大型までのステージの部品から、要望に合わせて選んでステージを組み上げるとしている。温度変化などに対応するため、セラミックの素材も選べるとしている |
ファインディバイスが解決できる課題
- ボールねじのすきまやたわみの影響をなくしたい
- 100nm より小さい繰り返し精度が要る
- テーブルの傾き(角度の変化)による誤差を小さくしたい
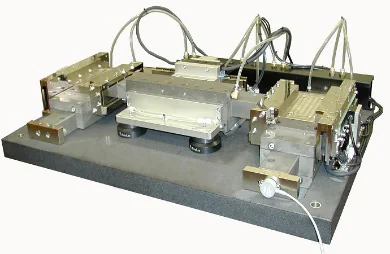
出典:精密位置決めステージ|ファインディバイス、会社情報|ファインディバイス
株式会社マグネスケール|結露や油に強い磁気式のリニアスケールで、機械の位置を直接測る
マグネスケールとは
マグネスケールは、東京都江東区に本社を置く、1969年創立の会社です(資本金10億円)。リニアエンコーダー(リニアスケール)などの精密測定機器の開発・製造・販売を行っています。
マグネスケールの得意技術
| 技術 | 内容 |
|---|---|
| 磁気式の検出 | 磁気で目盛りを読むので、工作機械につきものの結露や油の影響を受けにくく、振動・衝撃にも強いとしている。工作機械のテーブルの熱膨張や収縮にも追従するとしている |
| スマートスケール | 2015年発売。スケールとヘッドを完全に分離した方式で、NC 工作機械向けとしては業界初の IP67 の耐環境性と5nm の分解能を両立したとしている |
| 内挿処理 | 400μm のピッチの磁気目盛りから、位相が90度ずれた2つの正弦波を検出し、信号のひずみを取り除きながら80,000分割して5nm の分解能を得ている |
同社サイトの利用規約で画像の複製が禁じられているため、図は編集部が作成しました。
マグネスケールが解決できる課題
- ボールねじの熱による伸びやリード誤差まで含めて、テーブルの位置で制御したい(フルクローズド)
- 油や切りくず、結露のある加工機の中で位置を測りたい
- 長いストロークでも、ずれがたまらないようにしたい
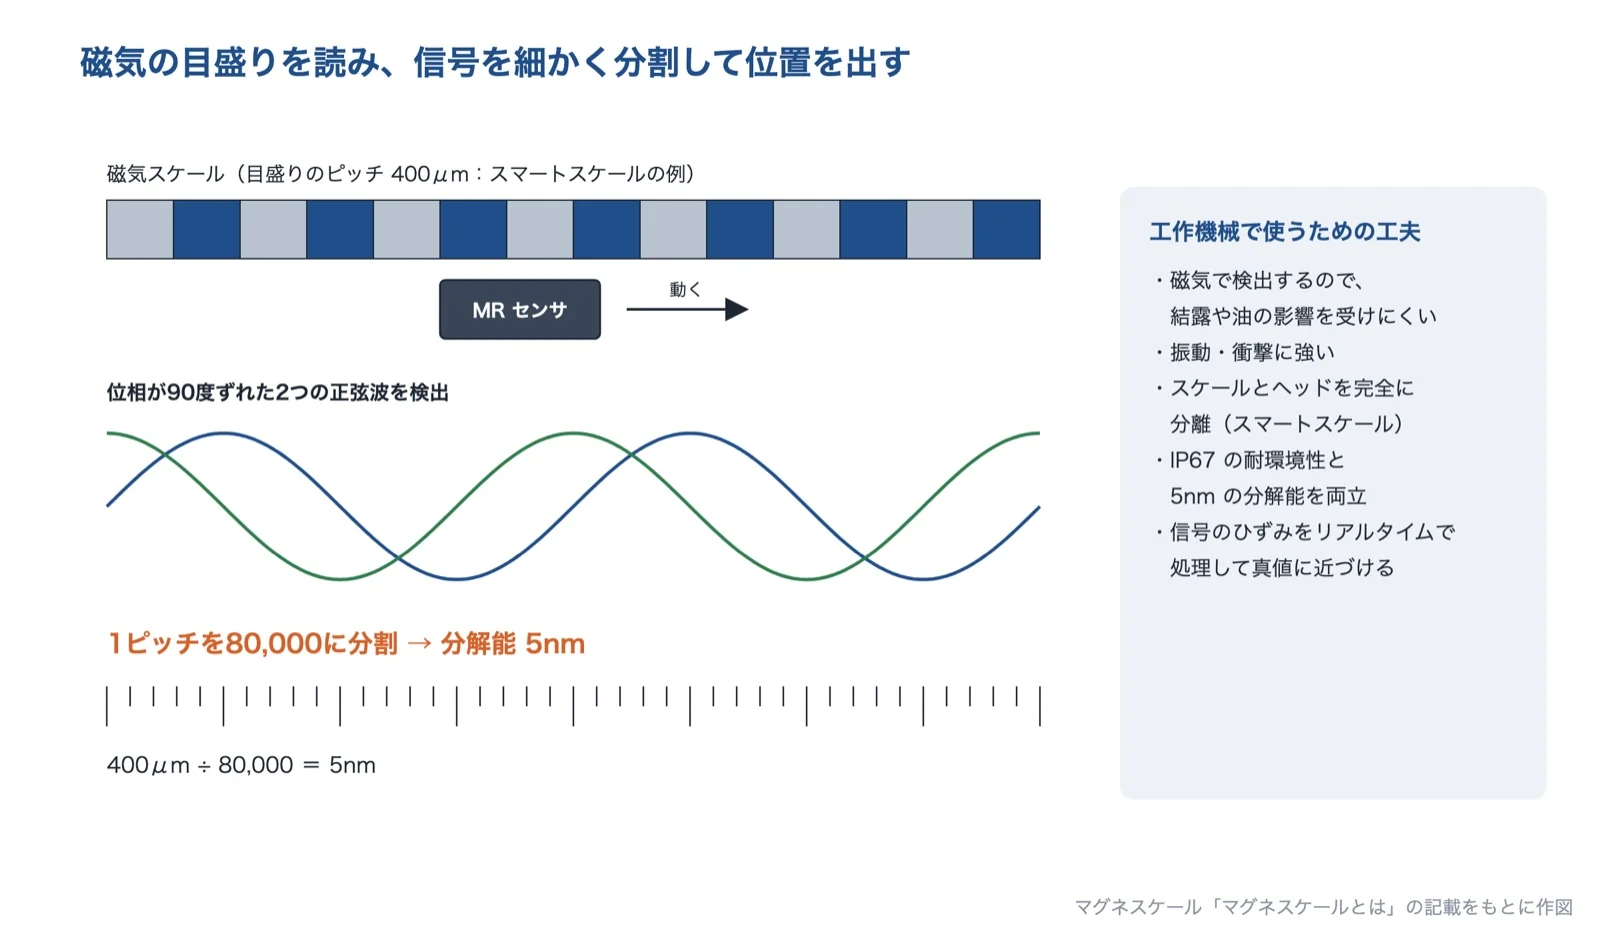
出典:マグネスケール「マグネスケールとは」の記載をもとに AI(Claude)で作成
出典:マグネスケールとは|マグネスケール、会社概要|マグネスケール
新報国マテリアル株式会社|熱膨張係数1ppm/℃ 以下のインバー合金で、温度で伸びない部品をつくる
新報国マテリアルとは
新報国マテリアルは、埼玉県川越市に本社を置く特殊鋼のメーカーです(資本金1億7,550万円、従業員約100名。東証スタンダード上場)。三重県に工場があり、半導体・FPD 製造装置向けの低熱膨張合金などをつくっています。
新報国マテリアルの得意技術
| 技術 | 内容 |
|---|---|
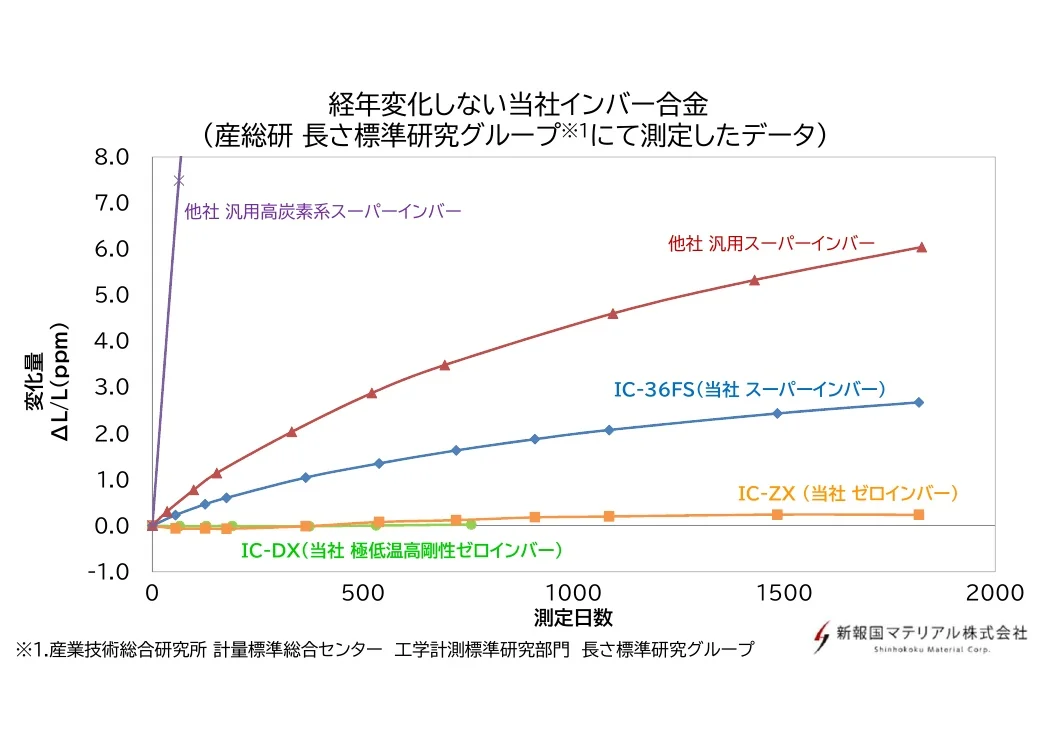
| インバー合金のラインアップ | 製品表で、ゼロインバー IC-ZX は熱膨張係数0±0.15ppm/℃(18〜28℃)、スーパーインバー IC-36FS は ≦1.0ppm/℃(25〜100℃)、インバー IC-36 は ≦1.5ppm/℃(25〜100℃)としている |
| 形を選べる | 鋳物だけでなく、角・丸の鍛鋼材、厚板・薄板の圧延品(最大幅250mm)でも提供できるとしている |
| 経年変化のデータ | 産業技術総合研究所の長さ標準研究グループで測定した、長い期間の寸法の変化(経年変化)のデータを公開している |
用途には、半導体製造装置、FPD 製造装置、精密測定検査用の治具などを挙げています。ヤング率・熱伝導率・強さなどの値も製品表に載っているので、使う条件に合うかを確かめます。
新報国マテリアルが解決できる課題
- 室温や装置の熱で、治具や測定用の部品の寸法が変わる
- 長い期間のうちに、部品の寸法が少しずつ変わる
- 温度をそろえきれない場所で、位置の基準をつくりたい
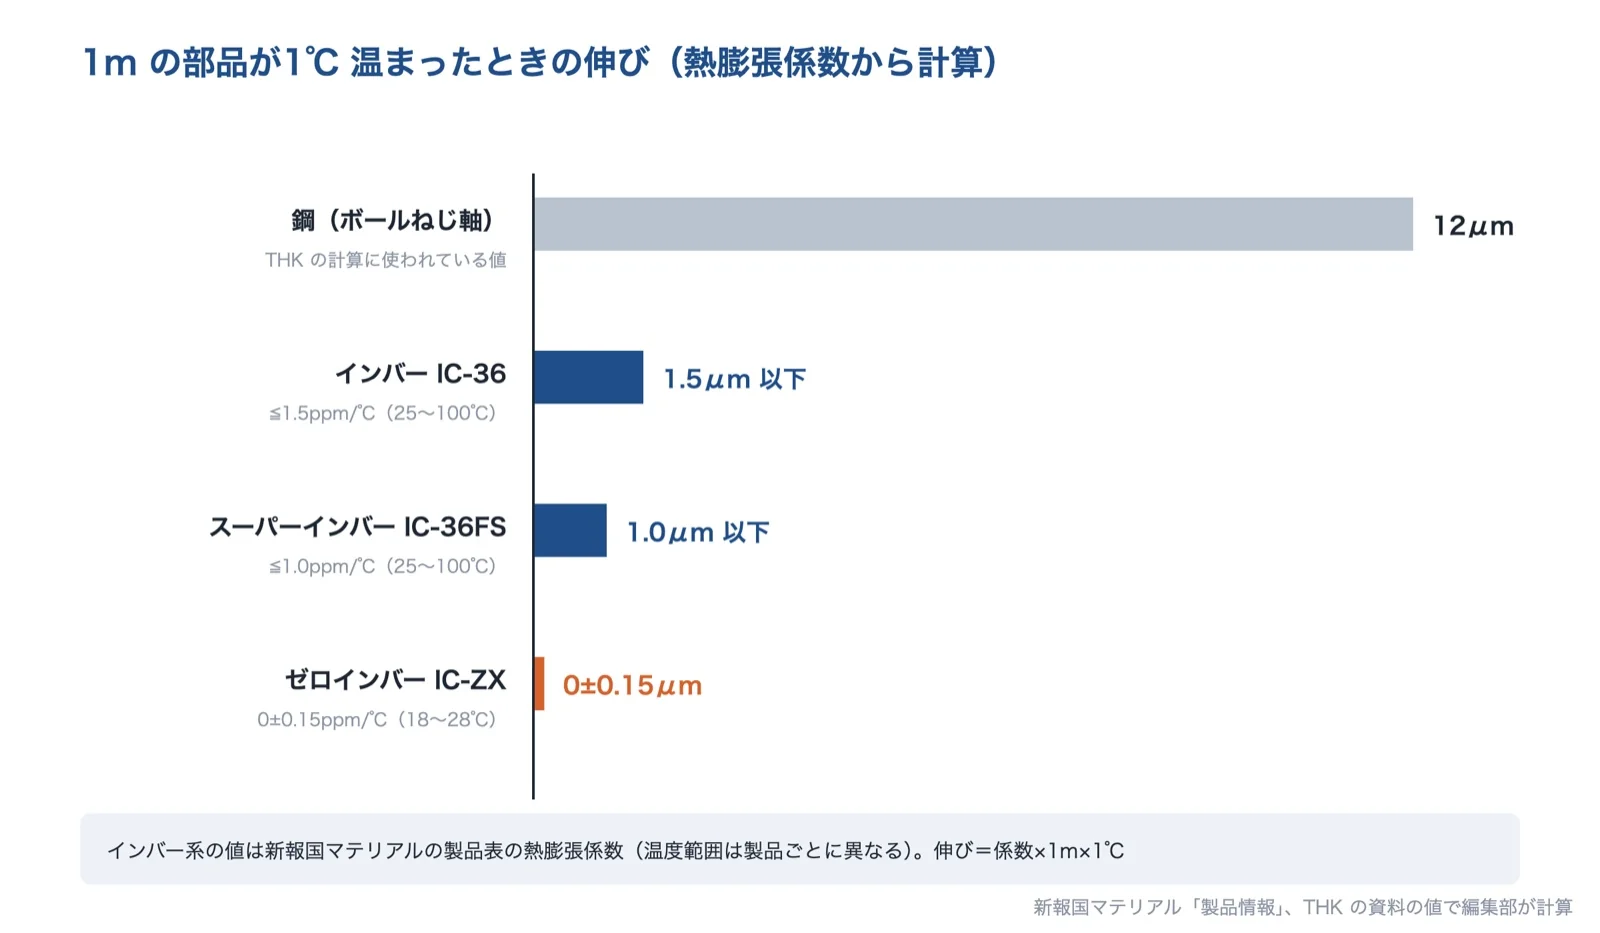
新報国マテリアル「製品情報」の熱膨張係数と、THKの資料の値で編集部が計算。AI(Claude)で作成
出典:製品情報(低熱膨張合金)|新報国マテリアル、会社概要|新報国マテリアル
株式会社中本|ボールバーとレーザーで、工作機械の位置決め精度を測る
中本とは
中本は、名古屋市港区に本社を置く、2007年設立の会社です(資本金1,000万円)。中古機械の売買や輸出、資源リサイクルなどの事業のほか、工作機械の精度を測るソリューションを行っています。
中本の得意技術
| 技術 | 内容 |
|---|---|
| レーザー測定 | レニショー製のレーザー計測システムで、工作機械の精度を評価する。料金の目安は、2軸 NC 旋盤で10万円(税別)〜、3軸マシニングセンタで12万円(税別)〜(いずれも移動量1,000mm 以内。別途諸経費・交通費・宿泊費)。依頼時には、同社の技術者が到着したときに機械を運転できるよう準備することを求めている |
| ボールバーによる動的検査 | レニショー製のボールバーシステムで、位置決め精度のチェックと機械のエラーの自動診断をする |
| 静的精度検査 | テストバー、ダイヤルゲージ、水準器などを使った静的精度検査。料金の目安は3万円(税別)〜 |
同社は、計測機メーカーが推奨する考え方として、ボールバーで定期的に診断し、バックラッシやスケーリングエラーに変化が見られたときが、レーザーでピッチ誤差補正を行うタイミングだと紹介しています。
中本が解決できる課題
- いまの機械の本当の精度が分からない
- オーバーホールや移設のあと、精度が戻ったか確かめたい
- 多くの機械の精度を記録して、予防保全に使いたい
公開されている実績
- 工作機械を40台以上持つ自動車部品加工会社で、マシニングセンタと CNC 旋盤の静的精度検査とボールバーによる動的検査を行い、機械カルテとしてデータ化
- 20年ほど使った立形マシニングセンタのオーバーホール後に、ボールバーで精度を確認
- 中古の立形マシニングセンタの出荷前に、レベル調整・静的精度検査・動的測定を実施
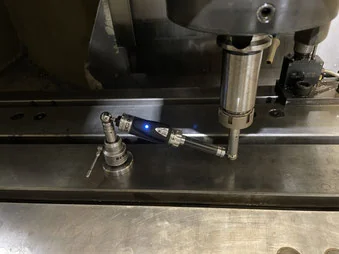
出典:工作機械の位置決めレーザー測定ソリューション|中本、会社情報|中本
選ぶ前に確かめる条件
メーカーや測定の会社に相談する前に、次の条件を整理しておくと、話が早くなります。
- 要る精度の種類(繰り返し位置決め精度・位置決め精度・ロストモーション)と、その値
- ストローク、速度、止まるまでの時間(タクト)
- 動かすものの重さと、かかる荷重の向き(横からの荷重・向きが反転する荷重があるか)
- いまの送り機構・駆動・位置の測り方(セミクローズドかフルクローズドか)
- 使う場所の温度の変わり方と、機械の中の熱源(モーター・主軸など)
- 精度を測った方法と位置(ねじの位置か、ワークや工具の位置か)
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年9月30日








