
ロボット・自動化の技術を持つ企業を、これまでの記事で紹介した順に並べています。掲載は64社(2026年11月7日時点)。本社は関東28社、中部17社、近畿12社、九州・沖縄4社、中国・四国2社、北海道・東北1社です。
掲載している企業(64社)
記事に登場した順です。社名を押すと、紹介記事のその会社のくわしい紹介へ移ります(得意技術・解決できる課題・出典)。「できること」は紹介記事の見出しで、各社の公式サイトなどの公開情報をもとにした要約です。
- 1ニッタ減圧で動くソフトハンド SOFTmatics紹介:課題ページ「柔らかいものをつかみたい」
- 2ダブル技研形に倣う多指ハンド D-Hand紹介:課題ページ「柔らかいものをつかみたい」
- 3コンバム柔らかいワーク用の吸着パッド紹介:課題ページ「柔らかいものをつかみたい」
- 4FingerVisionすべりを見る視触覚センサー紹介:課題ページ「柔らかいものをつかみたい」紹介:課題ページ「ロボットハンドに触覚を持たせたい(触覚センサー)」
- 5CKDエアと電動の両方を作り、工程ごとに使い分けを提案する紹介:課題ページ「エアシリンダーを電動に置き換えたい」一覧:モーターの企業
- 6PSi小型・軽量の電動グリッパーで、ロボットのハンドを電動にする紹介:課題ページ「エアシリンダーを電動に置き換えたい」一覧:モーターの企業
- 7ティーエイチエー自動機を設計製作し、エアと電動のグリッパーの選び方を公開紹介:課題ページ「エアシリンダーを電動に置き換えたい」紹介:課題ページ「圧入・焼きばめの部品が抜ける・割れる(はめあいを決めたい)」一覧:モーターの企業
- 8セントラルコンベヤーコンベヤと、コンベヤを載せた AMR紹介:課題ページ「工場内の搬送を自動化したい」
- 9タクマ精工台車型・けん引型・潜り込み型の AGV紹介:課題ページ「工場内の搬送を自動化したい」
- 10匠パレット・棚を運ぶ床コード誘導の AGV紹介:課題ページ「工場内の搬送を自動化したい」
- 11三明協働ロボットを載せた移動ロボットと搬送の SI紹介:課題ページ「工場内の搬送を自動化したい」
- 12スギノマシン屋外も走る AMR とアーム搭載 AMR紹介:課題ページ「工場内の搬送を自動化したい」紹介:技術ページ「ウォータージェット加工とは(しくみ・切れる材料・精度・レーザーとの違い)」
- 13ウノコーポレーション2台のロボットでバリ取りを自動化紹介:課題ページ「バリを出さない・バリ取りを減らしたい」
- 14コアテック荷重と位置で良否を判定するサーボプレス紹介:課題ページ「圧入・焼きばめの部品が抜ける・割れる(はめあいを決めたい)」
- 15FAプロダクツ装置づくりの経験を生かした、生産シミュレーションとロボットの3D検証紹介:課題ページ「生産ラインをデジタルツインで事前に検証したい」
- 16三菱電機シーケンサやロボットとつないで動きを確かめる3Dシミュレーター紹介:課題ページ「生産ラインをデジタルツインで事前に検証したい」紹介:技術ページ「PID制御・モーション制御(PIDの調整法・サーボとステッピング・位置決めの精度と振動)」紹介:課題ページ「スイッチ・リレーの接点のチャタリングで誤作動するのを防ぎたい」紹介:課題ページ「装置の排熱や振動で発電したい(熱電素子・圧電素子)」紹介:技術ページ「PLC(しくみ・ラダー・シーケンサとの違い・選び方)」紹介:課題ページ「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」紹介:技術ページ「全熱交換器のしくみと選び方(顕熱交換器との違い・回転形と静止形・交換効率の見方)」
- 17Mujinティーチレスで動くばら積みピッキングのパッケージ紹介:課題ページ「ばら積みの部品をロボットでピッキングしたい」紹介:課題ページ「ロボットの立ち上げ・ティーチングの手間を減らしたい」紹介:課題ページ「段ボールや袋の荷積み(パレタイズ)を自動化したい」企業紹介ページ →
- 18Thinker近接覚センサーで手探りしてつかむロボットハンド紹介:課題ページ「ばら積みの部品をロボットでピッキングしたい」紹介:課題ページ「ロボットハンドに触覚を持たせたい(触覚センサー)」企業紹介ページ →
- 19アラインテック平面に分散させて2Dカメラで取る、絡む部品の分離紹介:課題ページ「ばら積みの部品をロボットでピッキングしたい」
- 20JRC(ロボットSIer アルフィス)3Dビジョンとハンド設計のばら積みピッキングシステム紹介:課題ページ「ばら積みの部品をロボットでピッキングしたい」
- 21ICS SAKABE3D AI マシンビジョンの導入から保守まで紹介:課題ページ「ばら積みの部品をロボットでピッキングしたい」
- 22安川電機塗装エリアで動かせる防爆仕様のロボット紹介:課題ページ「防爆エリアで電気機器を安全に使いたい」紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」紹介:技術ページ「デジタルツイン(意味と仕組み・シミュレーションとの違い・工場での活用事例・ISO 23247)」紹介:技術ページ「PLC(しくみ・ラダー・シーケンサとの違い・選び方)」紹介:課題ページ「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」
- 23トライエンジニアリングオフラインティーチングのソフトと設備を一緒に提案するロボット SIer紹介:課題ページ「ロボットの立ち上げ・ティーチングの手間を減らしたい」
- 24デンソーウェーブ0.1mm 単位まで手で教えられる協働ロボットとブロックでのプログラミング紹介:課題ページ「ロボットの立ち上げ・ティーチングの手間を減らしたい」紹介:課題ページ「ロボットに人の動きを覚えさせたい(模倣学習・フィジカルAI)」
- 25XELA Roboticsせん断の力も測る、指先・グリッパー用の3軸の触覚センサー紹介:課題ページ「ロボットハンドに触覚を持たせたい(触覚センサー)」
- 26Closer箱とパレットの大きさを入れるだけで積み付ける、小型の協働パレタイズロボット紹介:課題ページ「段ボールや袋の荷積み(パレタイズ)を自動化したい」
- 27スター精機天井の低い現場にも入る、直交型のロボットパレタイザー紹介:課題ページ「段ボールや袋の荷積み(パレタイズ)を自動化したい」
- 28ウイスト1ラインに1台置ける、省スペースのロボットパレタイザー紹介:課題ページ「段ボールや袋の荷積み(パレタイズ)を自動化したい」
- 29ファインテック袋物・箱物を毎時数千個積む機械式パレタイザー紹介:課題ページ「段ボールや袋の荷積み(パレタイズ)を自動化したい」企業紹介ページ →
- 30春立電機袋物も積める5軸の直交型パレタイザー紹介:課題ページ「段ボールや袋の荷積み(パレタイズ)を自動化したい」
- 31マルヤス機械水洗いできる食品搬送用のコンベヤを作るコンベヤメーカー紹介:課題ページ「食品機械を洗いやすく・菌が残らないようにしたい(サニタリー設計・CIP)」
- 32アイエイアイ単軸の電動アクチュエーターから直交・スカラまで、小型の産業用ロボットの専業紹介:技術ページ「産業用ロボット(種類・しくみ・選び方・安全のルール・費用と導入事例)」
- 33芝浦機械スカラ・垂直多関節・直交をそろえ、ロボットスクールで使い方も教える紹介:技術ページ「産業用ロボット(種類・しくみ・選び方・安全のルール・費用と導入事例)」紹介:技術ページ「射出成形機とは(しくみ・電動と油圧の違い・型締力の計算・選び方)」
- 34不二越(NACHI)スポット溶接と中可搬の垂直多関節、ケーブルを内側に通す中空の手首・アーム紹介:技術ページ「産業用ロボット(種類・しくみ・選び方・安全のルール・費用と導入事例)」紹介:技術ページ「タップ(ねじ立て)の種類と選び方:スパイラル・ポイント・転造、下穴径と下穴深さ、折損・山やせの対策」紹介:技術ページ「ベアリング(軸受)の種類と選び方:ボール・ころ・スラスト・ニードル・滑り軸受の違い」紹介:技術ページ「油圧ポンプとは(種類・しくみ・選び方):ギヤ・ベーン・ピストン・トロコイドポンプの違い」
- 35YUSHIN射出成形品の取出ロボットと、直交型のパレタイジングロボット紹介:技術ページ「産業用ロボット(種類・しくみ・選び方・安全のルール・費用と導入事例)」
- 36ビー・エル・オートテックハンドの自動交換、はめ込みのずれの吸収、力のセンサー紹介:技術ページ「産業用ロボット(種類・しくみ・選び方・安全のルール・費用と導入事例)」
- 37三明機工仮想空間で先に確かめる、オーダーメイドのロボットシステム紹介:技術ページ「産業用ロボット(種類・しくみ・選び方・安全のルール・費用と導入事例)」
- 38ファナック可搬 3〜30kg の協働ロボット CRX を6機種紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」紹介:技術ページ「射出成形機とは(しくみ・電動と油圧の違い・型締力の計算・選び方)」紹介:技術ページ「溶接ロボット(ロボット溶接)の種類と選び方:アーク・スポットの違い、センサー、ティーチング、協働ロボット」企業紹介ページ →
- 39ユニバーサルロボット(Universal Robots A/S 日本支社)可搬 3〜35kg の協働ロボットを、自社で組める研修とともに紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」
- 40IDECイネーブルスイッチとセーフティレーザスキャナで、協働の安全を組む紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」紹介:課題ページ「機械・装置を機能安全の規格に対応させたい」紹介:技術ページ「PLC(しくみ・ラダー・シーケンサとの違い・選び方)」
- 41SMC協働ロボットの機種ごとに合わせたグリッパ紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」
- 42レステックスTM Robot の代理店として、ハンドと架台まで一体で紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」
- 43ウィングロボティクス協働ロボットを中心に、レンタルから SIer まで紹介:技術ページ「協働ロボット(安全の規格・4つの方式・リスクアセスメント・選び方)」
- 44山洋電気速度周波数応答 2.2kHz と制振の機能を持つサーボシステム紹介:技術ページ「PID制御・モーション制御(PIDの調整法・サーボとステッピング・位置決めの精度と振動)」
- 45コンテックPC から多軸を動かすモーションコントロールボード紹介:技術ページ「PID制御・モーション制御(PIDの調整法・サーボとステッピング・位置決めの精度と振動)」
- 46村田機械パレットを運ぶ AGV と SLAM の無人フォークリフト紹介:技術ページ「AGV・AMR(無人搬送車と自律走行搬送ロボットの違い・誘導方式・安全規格・選び方)」
- 47豊田自動織機(トヨタL&F)シンプルなけん引 AGV と、トラック荷役の自動運転フォークリフト紹介:技術ページ「AGV・AMR(無人搬送車と自律走行搬送ロボットの違い・誘導方式・安全規格・選び方)」
- 48Rapyuta Robotics倉庫のピッキングを支援する AMR紹介:技術ページ「AGV・AMR(無人搬送車と自律走行搬送ロボットの違い・誘導方式・安全規格・選び方)」
- 49Doog人について走る・道を覚える協働運搬ロボット紹介:技術ページ「AGV・AMR(無人搬送車と自律走行搬送ロボットの違い・誘導方式・安全規格・選び方)」
- 50オカムラカゴ車をつかんで運び、並べる自律移動ロボット紹介:技術ページ「AGV・AMR(無人搬送車と自律走行搬送ロボットの違い・誘導方式・安全規格・選び方)」
- 51シャープ多くの種類の AGV と、最大500台の集中制御紹介:技術ページ「AGV・AMR(無人搬送車と自律走行搬送ロボットの違い・誘導方式・安全規格・選び方)」
- 52平田機工自動車・家電の組立ラインを、設備として一括で紹介:技術ページ「自動組立機(方式と選び方・パーツフィーダー・圧入とねじ締め・タクトと稼働率・DFA)」
- 53シンフォニアテクノロジー薄い部品も重ねずに送る振動式パーツフィーダ紹介:技術ページ「自動組立機(方式と選び方・パーツフィーダー・圧入とねじ締め・タクトと稼働率・DFA)」
- 54NTNテクニカルサービスNTN のパーツフィーダ(ロボットのピッキング用も)紹介:技術ページ「自動組立機(方式と選び方・パーツフィーダー・圧入とねじ締め・タクトと稼働率・DFA)」
- 55ジャノメ卓上ロボットとサーボプレスで、セル生産を半自動に紹介:技術ページ「自動組立機(方式と選び方・パーツフィーダー・圧入とねじ締め・タクトと稼働率・DFA)」
- 56IDECファクトリーソリューションズPL の計算結果の確認と協働ロボットの安全化紹介:課題ページ「機械・装置を機能安全の規格に対応させたい」
- 57ワコーテックはめ込みの力を測る6軸の力覚センサー紹介:課題ページ「小さな部品の組立(はめ込み・ねじ締め)を自動化したい」
- 58カワダロボティクス人の作業台に置ける双腕の協働ロボット紹介:課題ページ「小さな部品の組立(はめ込み・ねじ締め)を自動化したい」
- 59三桜工業FA本部Oリングを半自動で組み付ける装置の取り扱い紹介:課題ページ「小さな部品の組立(はめ込み・ねじ締め)を自動化したい」
- 60地方独立行政法人青森県産業技術センター協働ロボットで圧入・ボルト締めを試した研究紹介:課題ページ「小さな部品の組立(はめ込み・ねじ締め)を自動化したい」
- 61ugo双腕のロボットと遠隔操作のコントローラをそろえた模倣学習キット紹介:課題ページ「ロボットに人の動きを覚えさせたい(模倣学習・フィジカルAI)」
- 62モーションリブ位置と力を同期させて力触覚を伝える「リアルハプティクス」紹介:課題ページ「ロボットに人の動きを覚えさせたい(模倣学習・フィジカルAI)」
- 63川崎重工業熟練作業者の動きを再現する遠隔操作ロボットシステム Successor紹介:課題ページ「ロボットに人の動きを覚えさせたい(模倣学習・フィジカルAI)」紹介:技術ページ「ジェットエンジン(ガスタービン)のしくみ」紹介:技術ページ「油圧ポンプとは(種類・しくみ・選び方):ギヤ・ベーン・ピストン・トロコイドポンプの違い」
- 64TELEXISTENCE店舗で動くロボットの遠隔操作でデータを集め、VLA モデルを作る紹介:課題ページ「ロボットに人の動きを覚えさせたい(模倣学習・フィジカルAI)」
右端は本社の所在地(「本店」「事業所」などと書いた会社は、公開情報で本社の表記がなく、その表記どおりにしたもの)と、編集部が分類した主な技術の分野です。
ほかの分野から探す
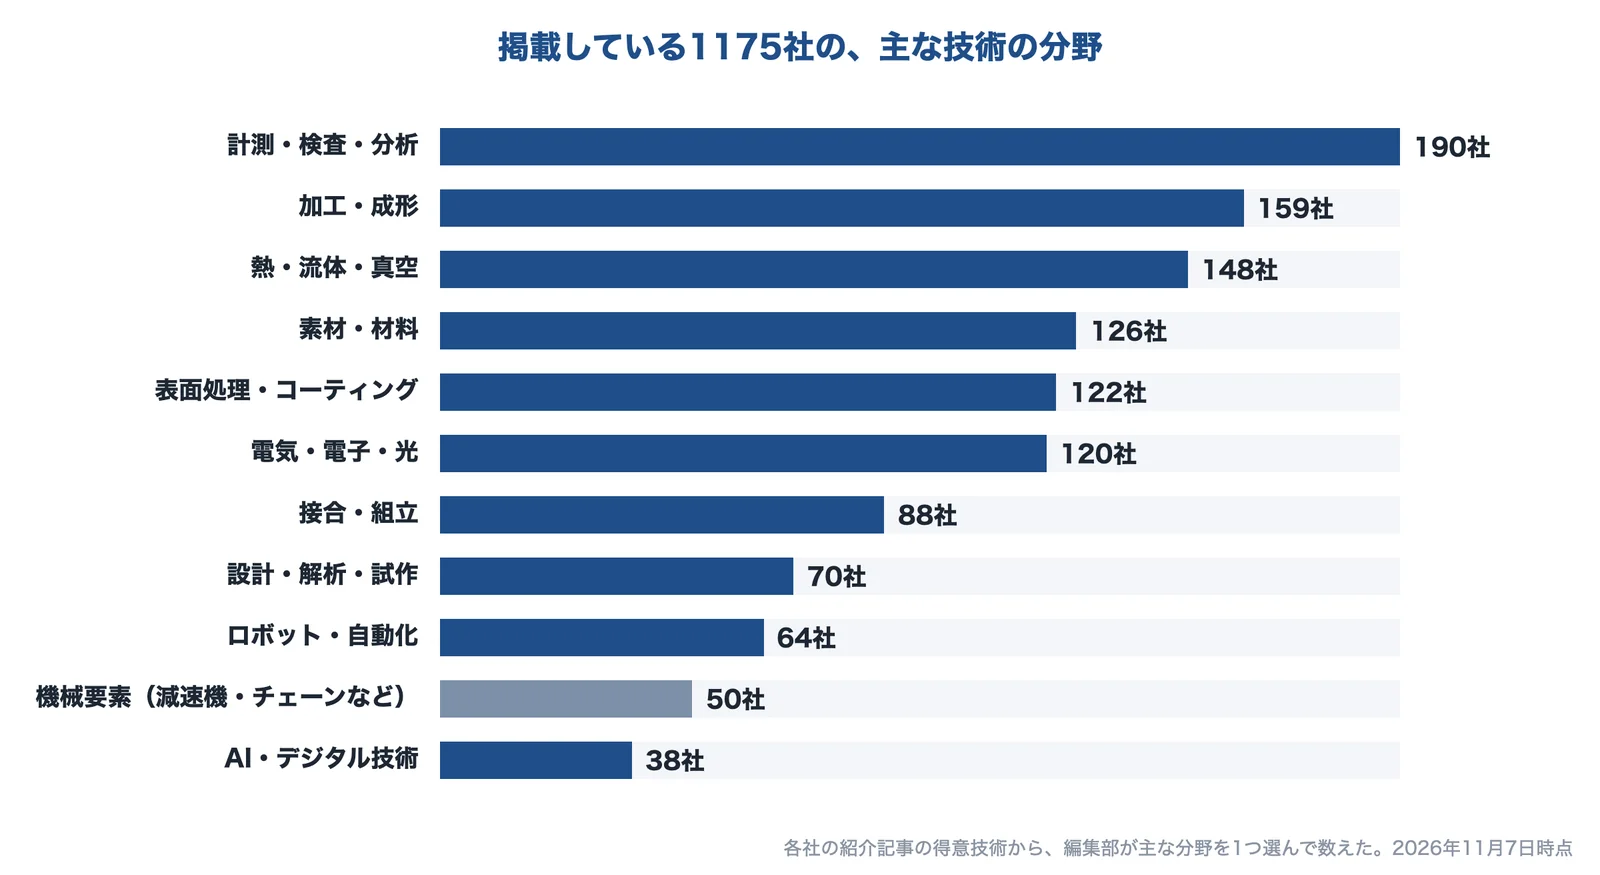
AI(Claude)で作成
この一覧について
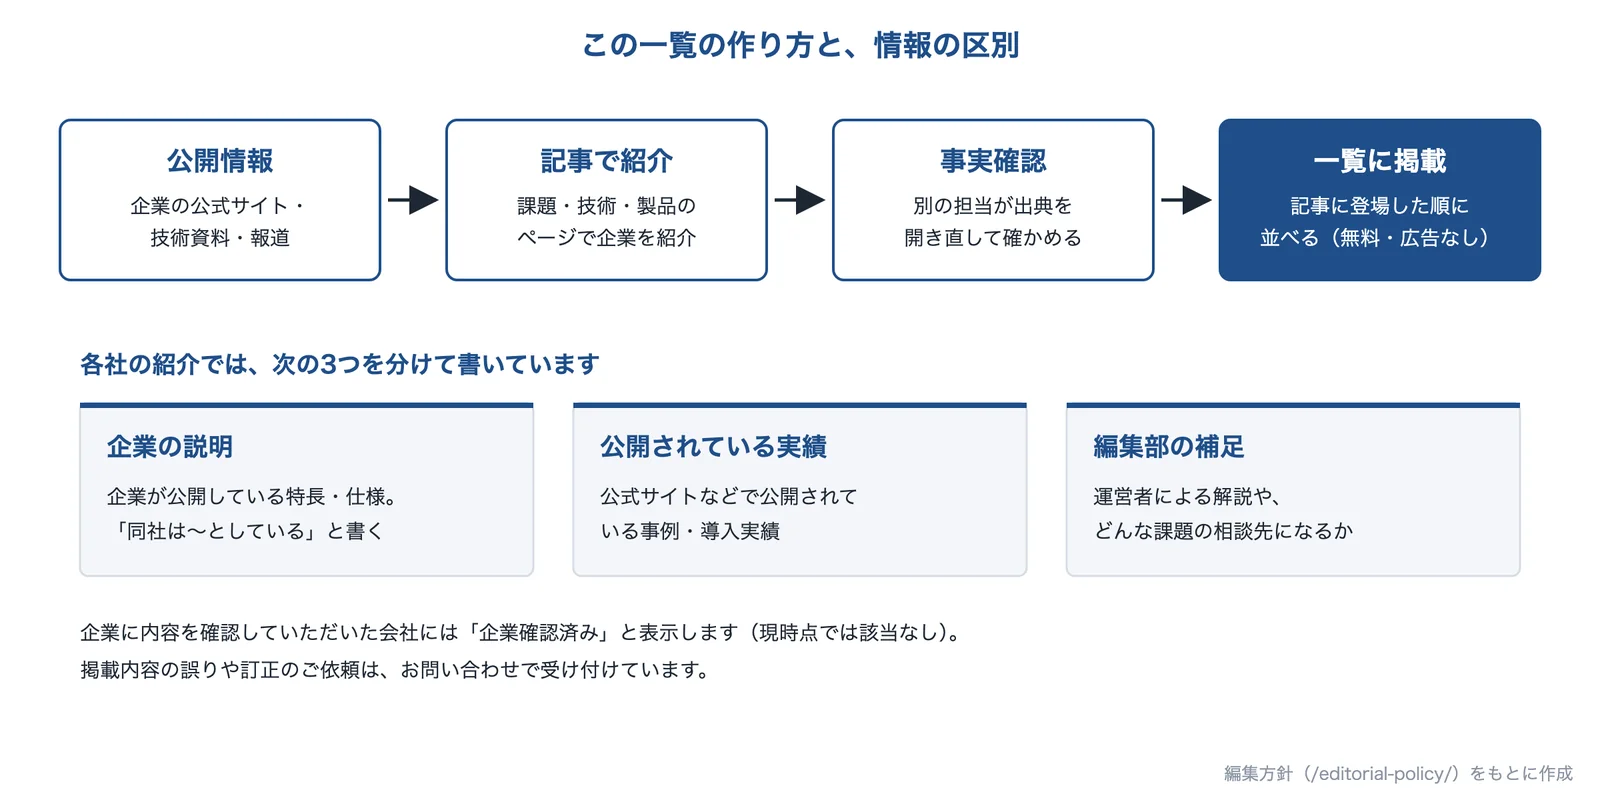
AI(Claude)で作成
- 掲載の基準:課題ページ・技術ページ・製品ページで紹介した企業のうち、主な技術の分野が「ロボット・自動化」の企業を載せています。企業からの申し込みや費用は受けていません。
- 並び順:記事に登場した順です。評価や規模の順ではありません。
- 情報の区別:紹介記事では、企業が公開している特長・仕様(企業の説明)と、公開されている事例・導入実績、運営者による解説(編集部の補足)を分けて書いています。
- 分類:技術の分野は、各社の紹介記事の得意技術から編集部が主なものを1つ選んだものです。所在地は、各社の公式サイトなどの公開情報で確認した本社(一部は本店など)の所在地です。
- 企業確認:企業に内容を確認していただいた会社には「企業確認済み」と表示します。現時点で確認済みの会社はありません。
- 訂正・掲載のご相談:内容の誤りや訂正のご依頼は、お問い合わせからご連絡ください。記事の作り方は編集方針をご覧ください。
関連するページ
所在地の出典(64社。会社概要など各社の公式サイトを中心とした公開情報)
会社概要|ニッタグループ、会社概要|ダブル技研、会社概要|コンバム、About us|FingerVision、企業概要|CKD、会社概要|PSi、会社概要|THA、会社概要|セントラルコンベヤー、会社概要|タクマ精工、会社案内|匠、アクセス|三明、会社概要|スギノマシン、会社概要・沿革|ウノコーポレーション、企業情報|コアテック、会社概要|FAプロダクツ、プロフィール|三菱電機、会社概要・沿革|Mujin、会社概要|Thinker、アラインテック(公式サイトのフッター)、会社概要|JRC ロボットSIer アルフィス、会社概要|ICS SAKABE、会社データ|安川電機、アクセス|トライエンジニアリング、会社概要|デンソーウェーブ、会社情報|XELA Robotics、会社情報|Closer、会社概要|スター精機、会社情報|ウイスト、会社概要|ファインテック、会社概要|春立電機、会社概要・沿革|マルヤス機械、会社概要|アイエイアイ、会社概況|芝浦機械、会社概要・沿革|不二越、企業概要|YUSHIN、会社概要|ビー・エル・オートテック、会社概要|三明機工、会社概要|ファナック、オフィス所在地|ユニバーサルロボット、会社概要|IDEC、会社概要|SMC、企業情報|レステックス、会社概要|ウィングロボティクス、会社概要|山洋電気、会社概要|コンテック、会社概要|ムラテック 村田機械、会社概要|豊田自動織機、会社概要|ラピュタロボティクス、会社概要|Doog、会社概要|オカムラ、会社概要|シャープ、会社概要|平田機工、会社概要|シンフォニアテクノロジー、会社概要|NTNテクニカルサービス、会社概要|ジャノメ、会社概要|IDECファクトリーソリューションズ、会社概要|ワコーテック、会社概要|カワダロボティクス、会社概要|三桜工業、青森県産業技術センター、会社概要|ugo、会社概要|モーションリブ、会社概要|川崎重工業、会社情報|TELEXISTENCE
各社の技術の出典は、紹介記事に載せています。
情報の確認日:2026年11月7日。技術や製品の情報、所在地は変わることがあるため、最新の情報は各企業の公式サイトでご確認ください。図1〜2は AI(Claude)で作成した図、冒頭の画像は AI(ChatGPT)で生成したイメージ画像です。