
ロボットを入れたのに、立ち上げとティーチング(動作を教える作業)に時間がかかる。品種替えのたびにラインを止めて教え直す、教えられる人が社内に少ない、ワークの位置が少しずれると止まる。ロボットを使う工場では、こうした悩みがよく聞かれます。
この記事では、今の方法(ティーチングペンダントで実機を動かして教える)の課題を確かめ、置き換え先の5つの候補(オフラインティーチング、ダイレクトティーチ、ノーコードのプログラミング、ビジョン・センサーでの補正、自動経路生成)を、目的ごとに比べます。置き換えるときの進め方と安全の決まり、相談できる企業5社も紹介します。
今の方法(ペンダントで実機を動かして教える)の課題
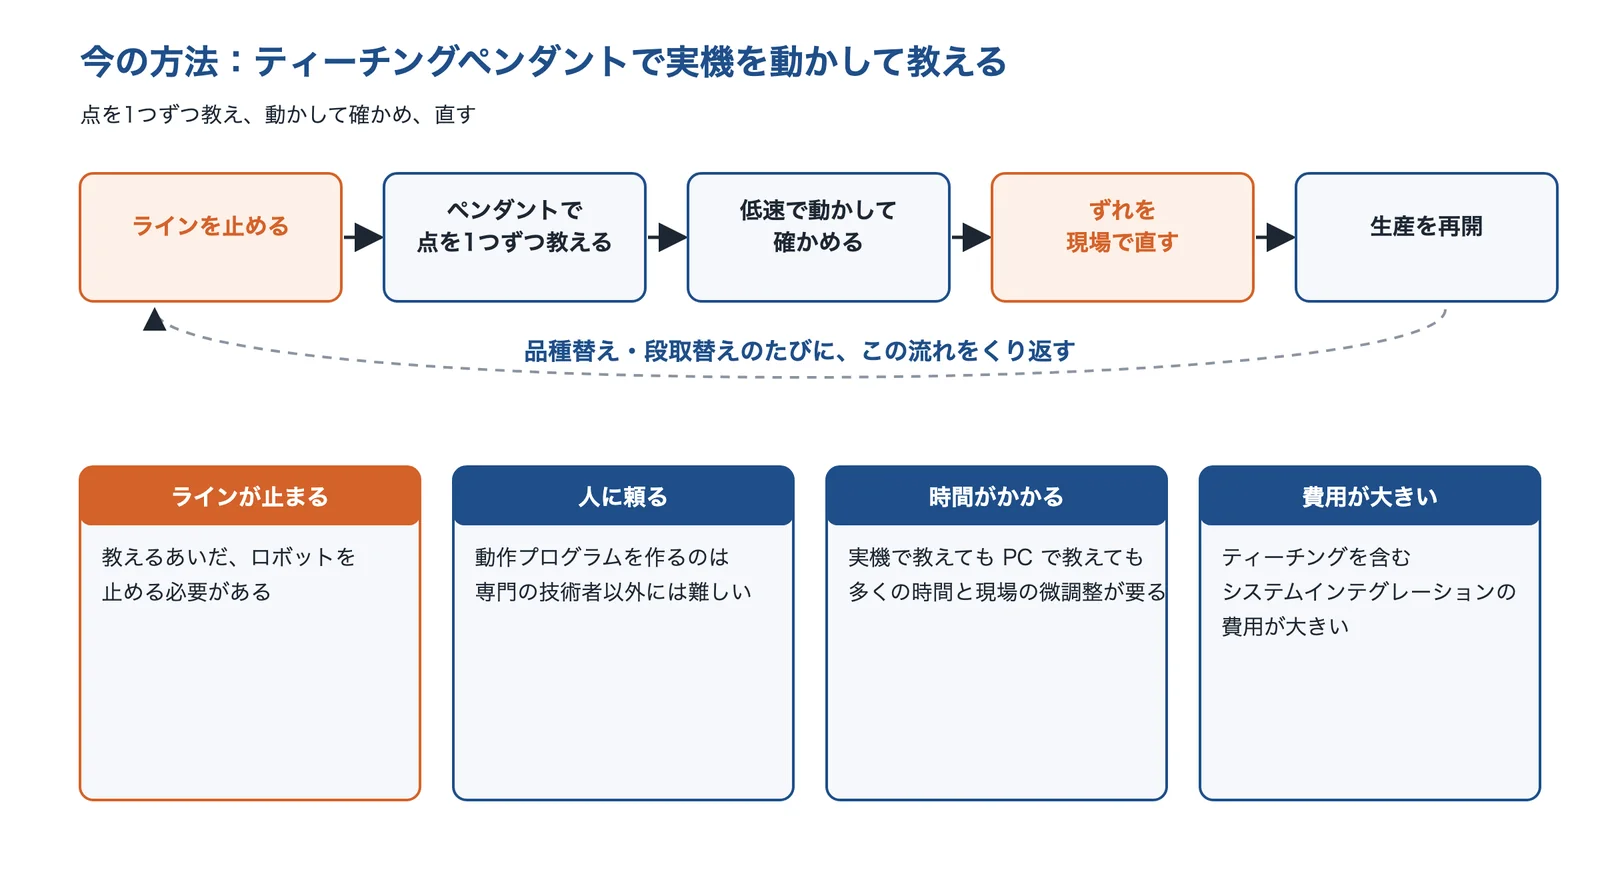
ラインを止めて、点を1つずつ教える
多くの工場では、ロボットの手元をティーチングペンダント(教えるための操作盤)で動かし、通る点を1つずつ覚えさせています。段取替えのたびにロボットを止め、ペンダントで動作を教え直す必要があるため、設備の動く時間が大きく下がると説明されています(MONOist)。実機で教える方法でも、PC の上で作る方法でも、多くの時間がかかる上に現場での微調整が要り、人手に頼る部分が多いとされます(同)。
出典:MONOist(OLP の寄稿)・MONOist(日本省力機械)・MONOist(三菱電機)・経済産業省・日本ロボット工業会「ロボット活用の基礎知識」をもとに AI(Claude)で作成
教えられる人が限られる
ロボットの操作や動作プログラムの作成など、ロボットを使うための準備は専門の技術者以外には難しく、立ち上げの調整や品種の切り替えにも時間がかかるとされます(MONOist、三菱電機の記事)。中小企業では、高度なティーチングのプログラムが必要なためにロボットの技術者を確保・育成しにくく、ロボットの導入が進んでいないという記載もあります(日本ロボット工業会「ロボット SIer ハンドブック」に載った事業者の事例)。
立ち上げの費用は本体より大きいことがある
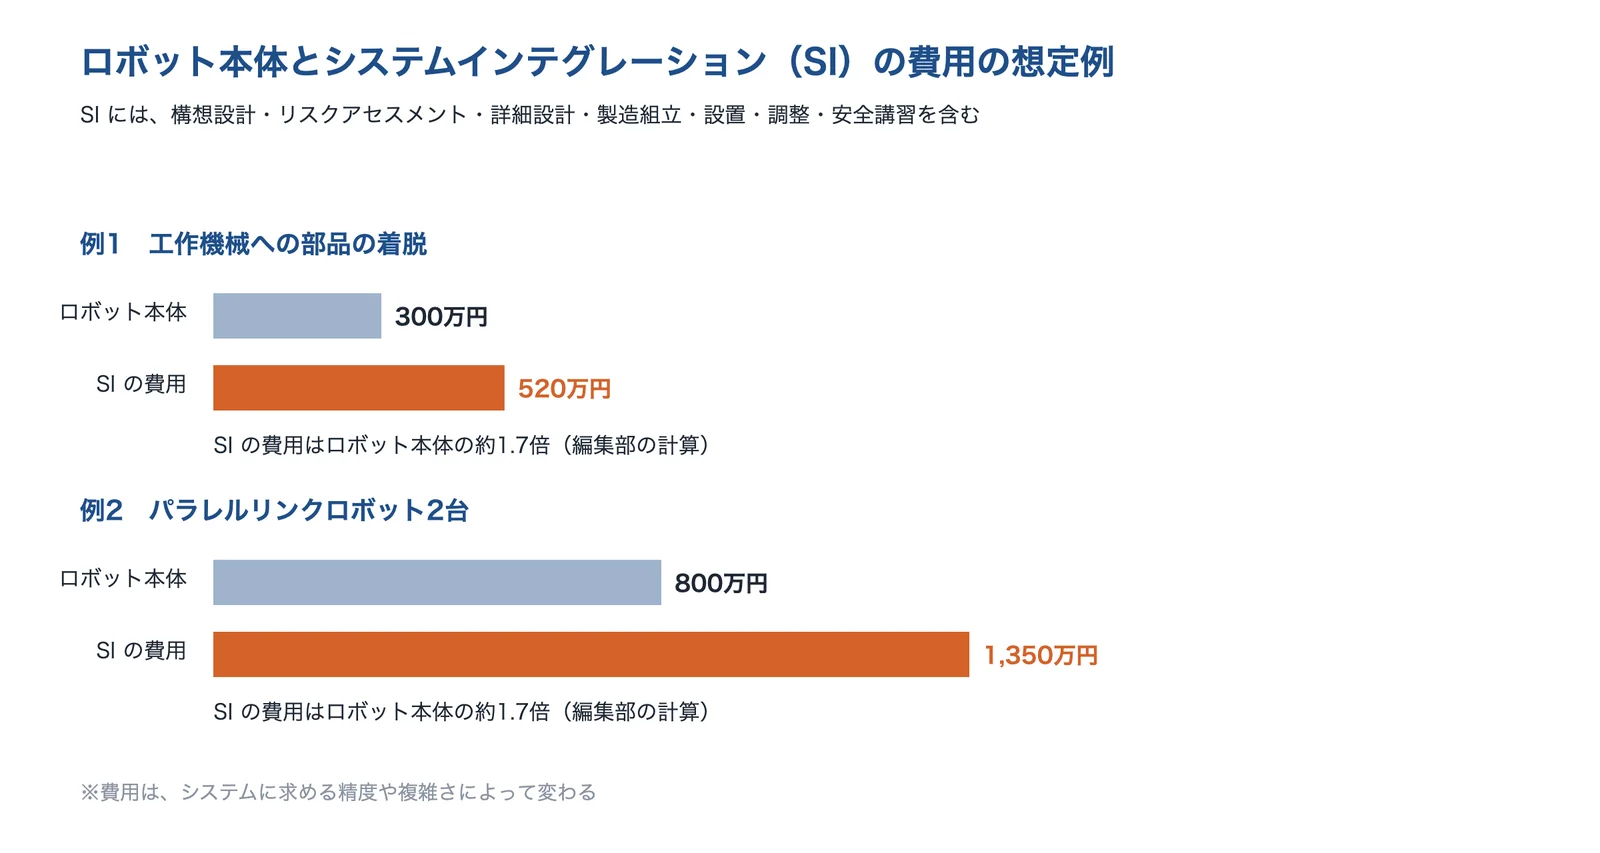
ロボットのシステムを作るには、機械だけでなく、システムの設計や動作の教示(ティーチング)などのシステムインテグレーション(SI)が欠かせず、この工程の費用が大きくなるとされます(経済産業省・日本ロボット工業会)。同じ資料の想定例では、ロボット本体300万円に対して SI の費用が520万円、本体800万円に対して1,350万円でした。どちらも本体の約1.7倍です(編集部の計算)。
出典:経済産業省・日本ロボット工業会「ここが知りたい!ロボット活用の基礎知識」をもとに AI(Claude)で作成
出典:ロボットオフラインティーチングによる現場での成果とは何か(後編)|MONOist、非接触センシング技術を用いてロボットの加工経路を自動生成する技術を開発(日本省力機械)|MONOist、教示レスで弁当配膳などにロボット活用、音声認識やARで調整時間を10分の1に(三菱電機)|MONOist、ここが知りたい!ロボット活用の基礎知識|経済産業省・日本ロボット工業会、2018 ロボット SIer ハンドブック|日本ロボット工業会
置き換え先の候補
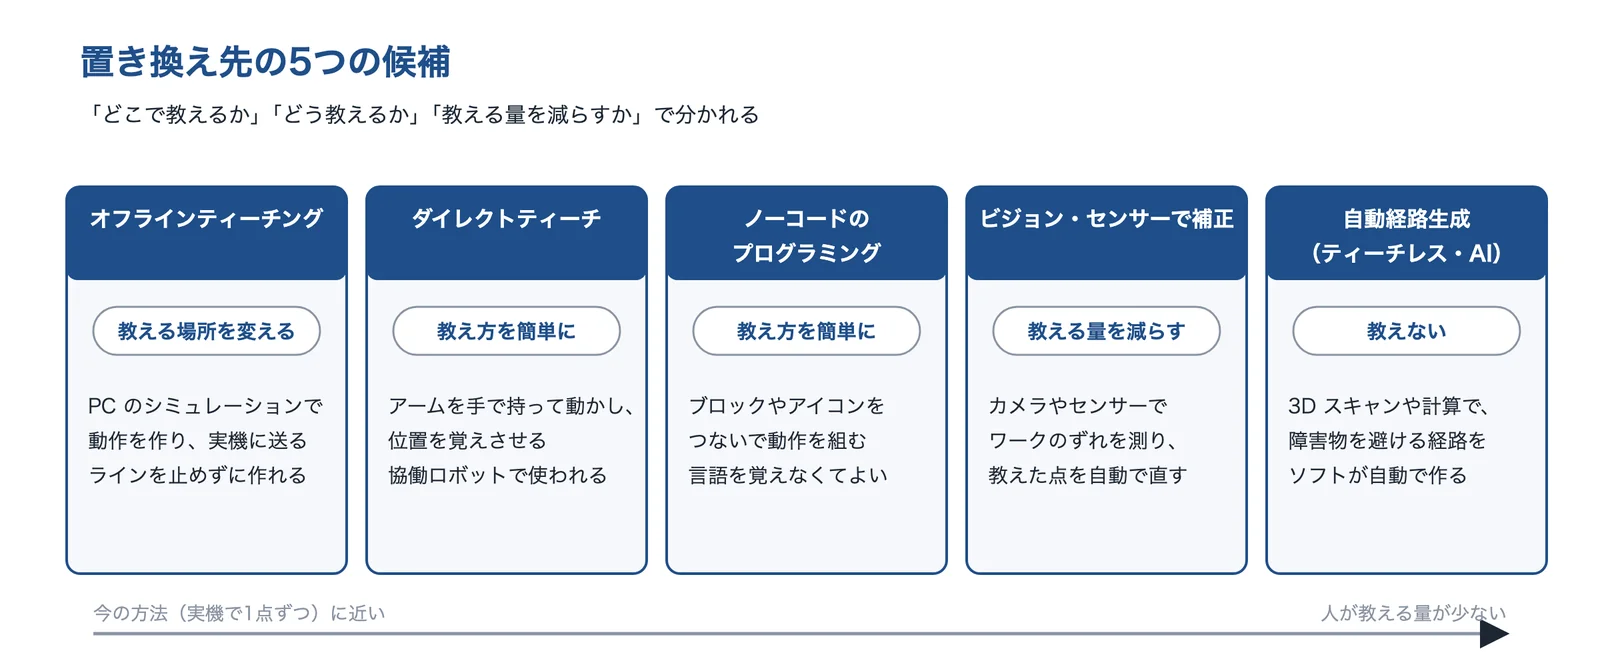
ティーチングの手間を減らす方法は、どこで教えるか(実機か PC か)、どう教えるか(ペンダントか、手か、ブロックか)、教える量をどう減らすか(ずれを自動で直す、経路を自動で作る)で分けられます。1つだけを選ぶ必要はなく、組み合わせて使うこともよくあります(編集部の解説)。
出典:この記事で紹介した各社・各記事の説明をもとに AI(Claude)で作成
オフラインティーチング:PC のシミュレーションで教える
オフラインティーチング(OLP)は、PC の中に設備とロボットを再現し、シミュレーションで動作を作って実機に送る方法です。仮想の環境で事前にプログラムを作って確かめるので、設備の変更作業と並行して教えられ、最後に低速で動かして確かめるだけで生産を再開できる場合もあるとされます(MONOist、OLP ソフトの会社の寄稿)。南アフリカのトレーラーの会社の溶接では、ロボットを止めて約2週間かけていたティーチングが、動作の大部分をオフラインで作り現場では最終の調整だけにして、約4日になった例が紹介されています(同)。
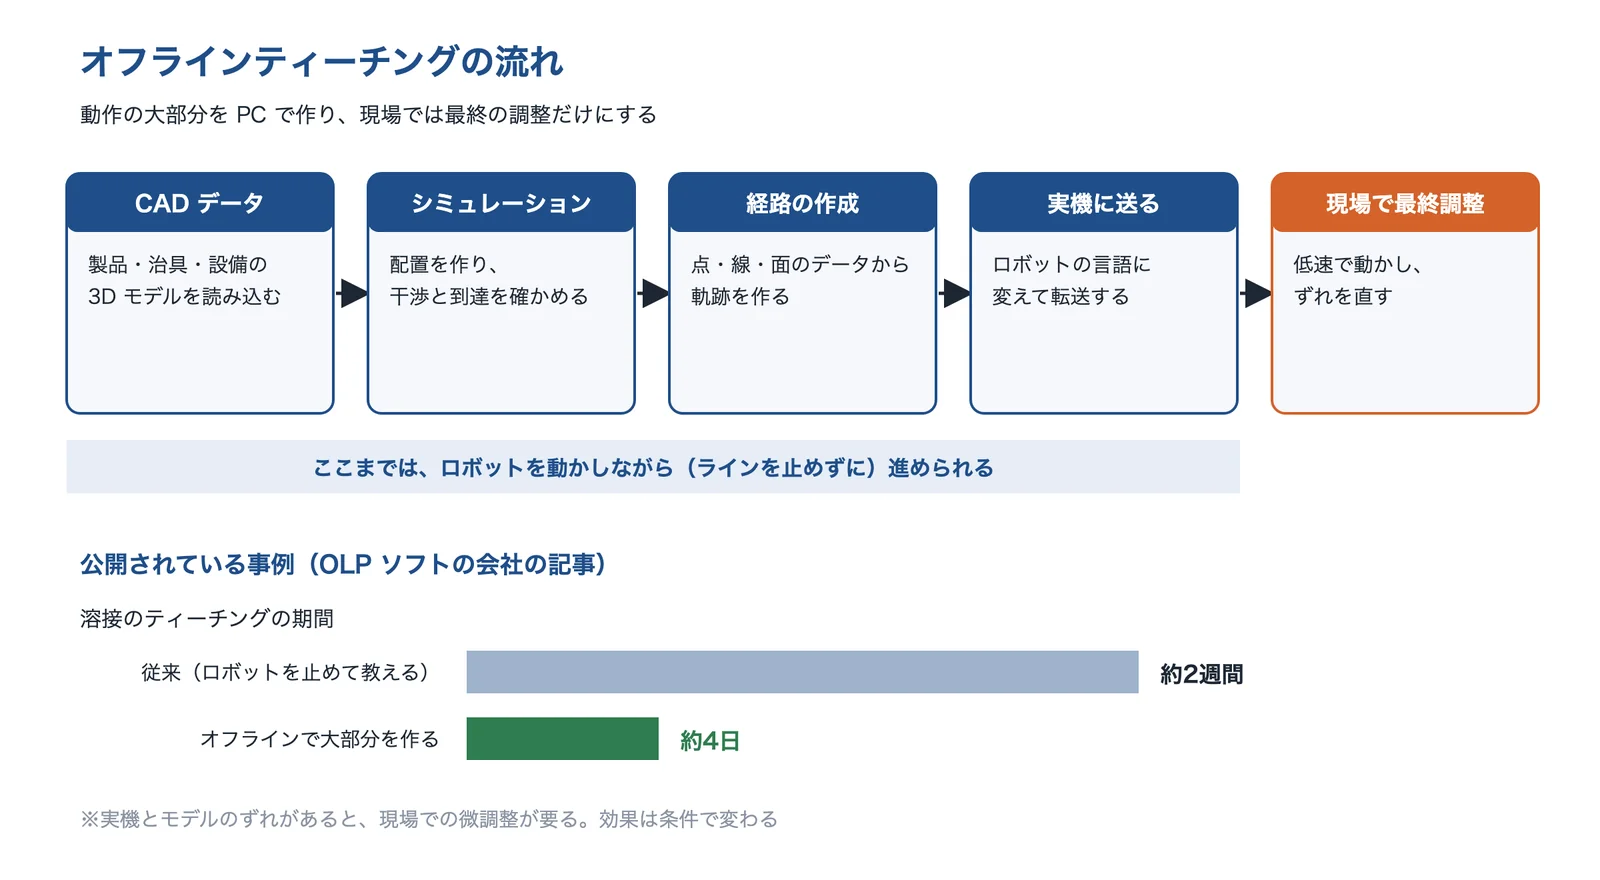
出典:MONOist(OLP の寄稿)・トライエンジニアリングをもとに AI(Claude)で作成
ロボット SIer のトライエンジニアリングは、実機で教える作業は減り、PC のシミュレーションで作って実機に入れるオフラインティーチングが一般的になっていると説明しています。一方で、オフラインでも実機でも、現場での微調整が要ることは変わりません(MONOist、日本省力機械の記事)。
ダイレクトティーチ:アームを手で動かして教える
ダイレクトティーチは、協働ロボットのアームを直接手で動かして動作を覚えさせる方法で、初心者でも簡単に教示作業ができるとされます(MONOist、ダイヘンの溶接用協働ロボット)。ただし、手で動かすだけではおおよその位置や姿勢を作るのに向き、現場で使える場面は少なかったという声もあり、デンソーウェーブは、手で動かす方法とペンダントでの数値の設定を組み合わせて、0.1mm の精度で教えられるようにしたとしています(MONOist)。
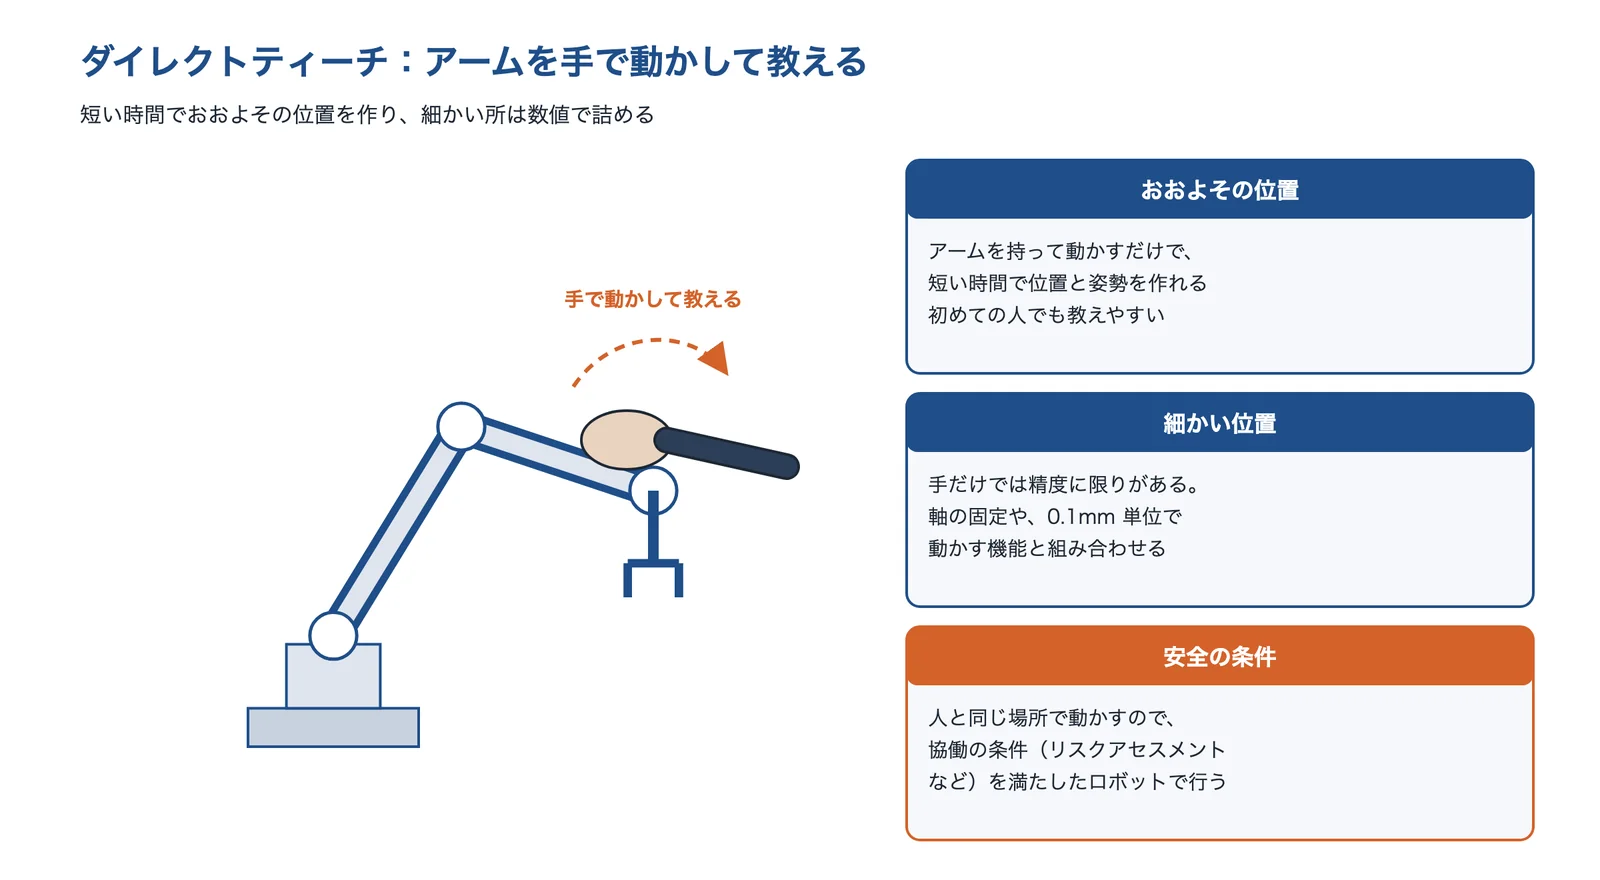
出典:MONOist(ダイヘン)・MONOist(デンソーウェーブ)・厚生労働省のリーフレットをもとに AI(Claude)で作成
ノーコードのプログラミング:ブロックをつないで組む
ロボットの言語でプログラムを書く代わりに、ブロックやアイコンをつないで動作の順番を組む方法です。デンソーウェーブの COBOTTA PRO のイージーブロックプログラミングは、ブロックをつなげるだけで組め、言語の作法を覚えなくてよく、文字の打ち間違いによるミスも防げるとしています。理論上動かないブロックはつなげない作りになっています。
ビジョン・センサーでの補正:ずれを測って点を直す
カメラやセンサーでワークの位置を測り、教えた点をずれの分だけ自動でずらす方法です。教える点の数は変わりませんが、ずれのたびに教え直す手間を減らせます。三菱電機は、ロボットの座標とカメラの座標の対応する点を教えるだけで、ロボットとカメラの位置関係を自動で求める機能を出し、面倒なティーチングを自動にして精度のばらつきを減らすとしています。
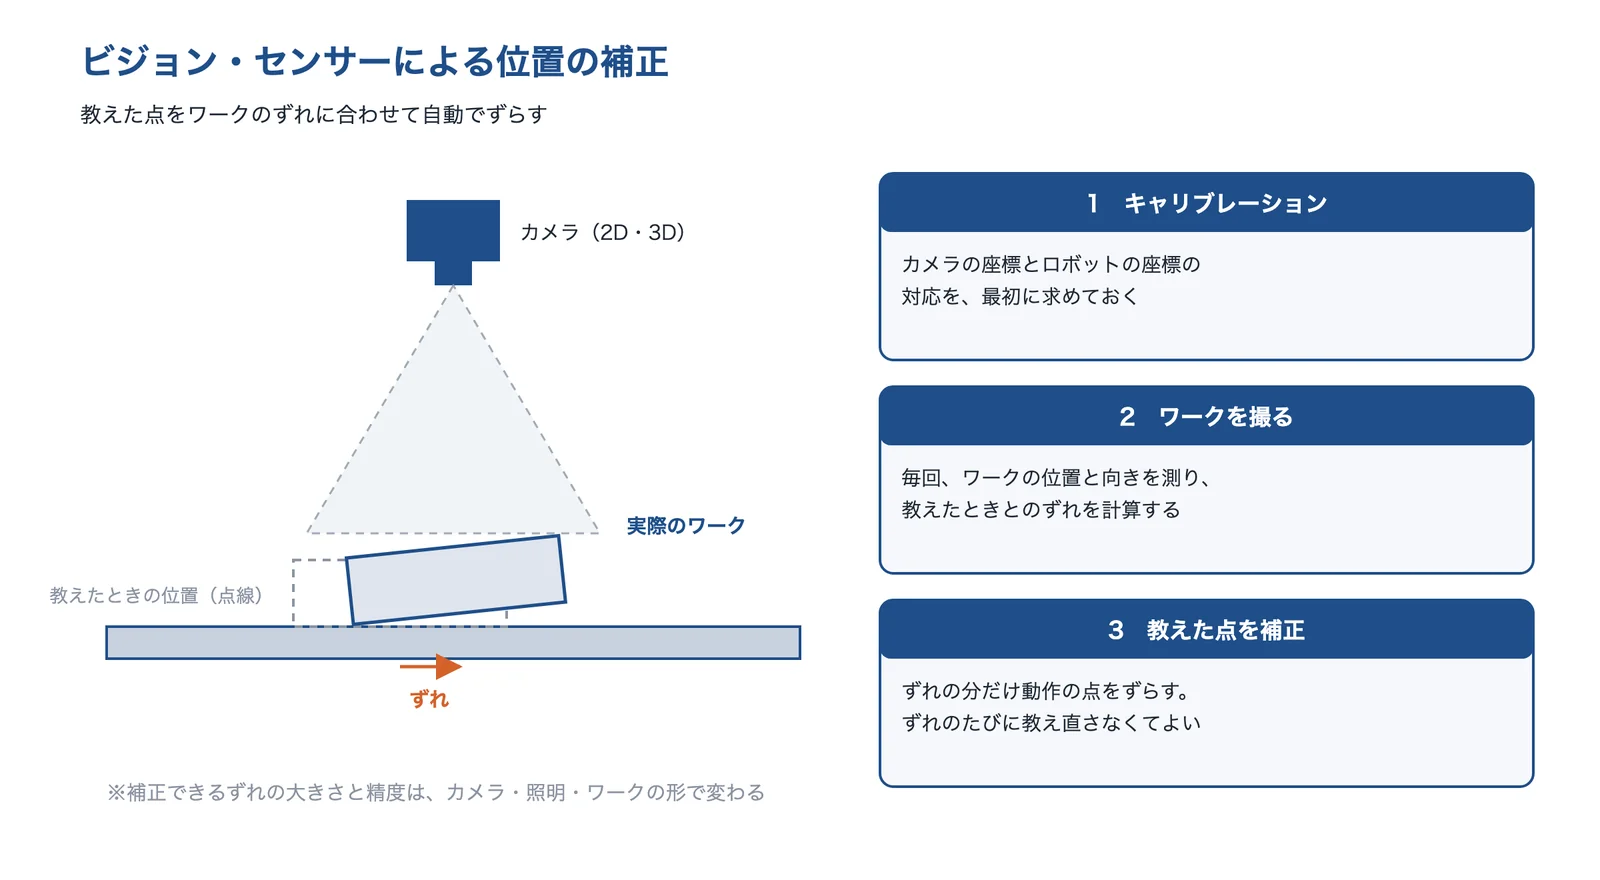
出典:三菱電機「キャリブレーション支援機能」・リンクウィズ「L-ROBOT」をもとに AI(Claude)で作成
自動経路生成(ティーチレス・AI):ソフトが動きを作る
ワークの3D データや作業の指示から、ソフトがロボットの経路を自動で作る方法です。Mujin は、障害物・関節の範囲・特異点・動力学を考えながら目的の所まで動く経路を作ることで、手でロボットを動かして軌道を記録するティーチングが要らなくなるとしています。三菱電機は、3次元ビジョンセンサーで周りを撮って3D モデルを作り、「これを・どこに・何個」と指示するだけで動作プログラムを作る技術を発表し、プログラムの作成と調整の時間を、社内で想定した比較の条件で従来の10分の1以下にするとしました。
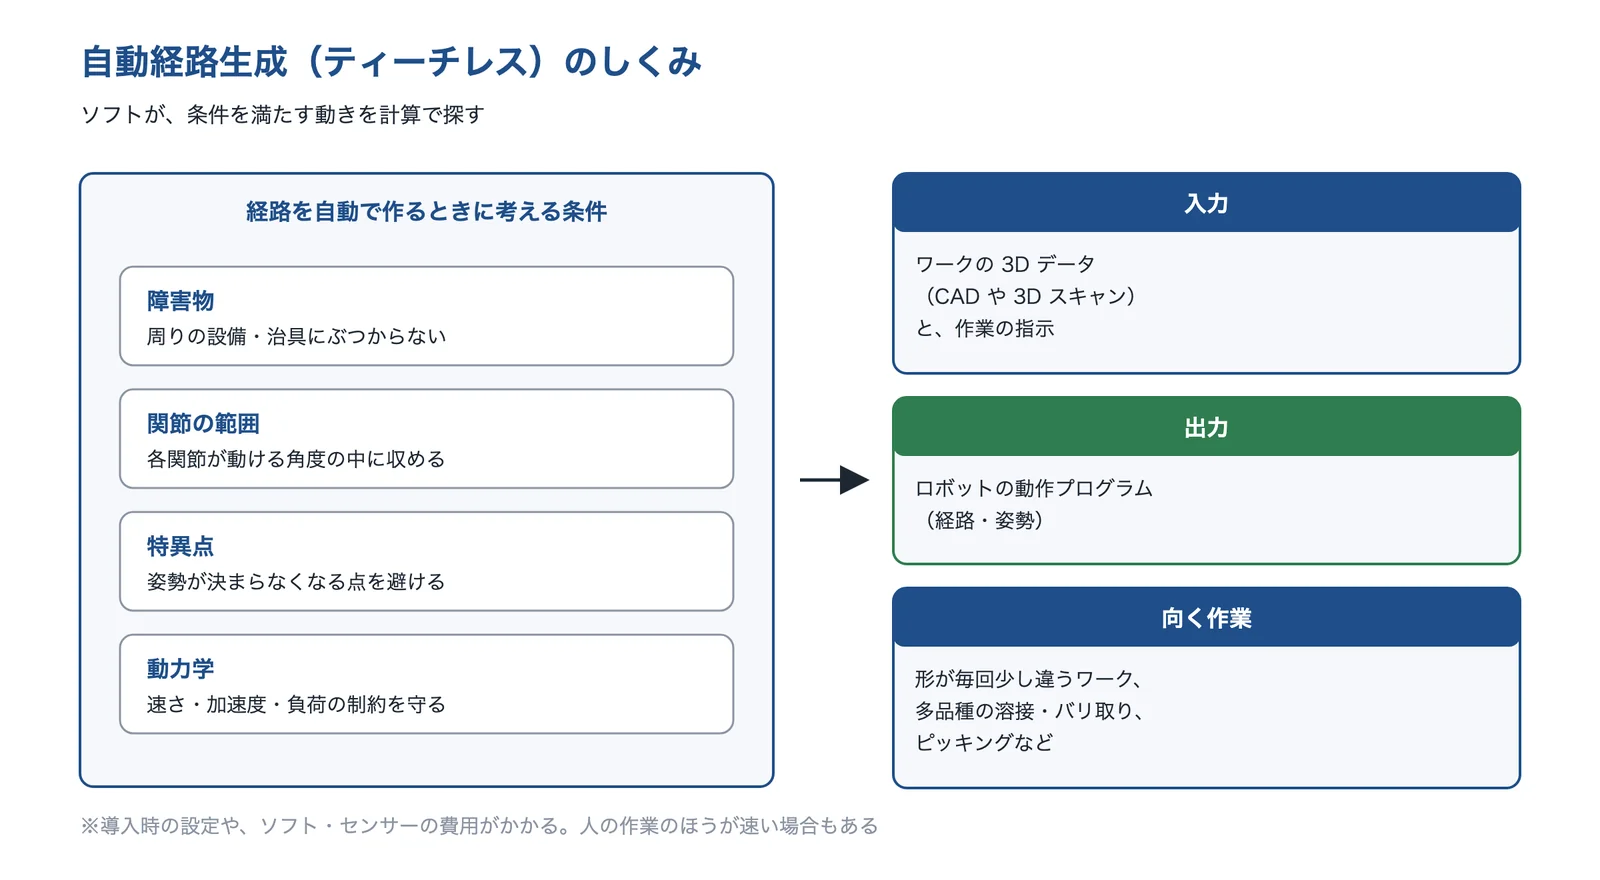
出典:Mujin「テクノロジー」・MONOist(三菱電機)・MONOist(日本省力機械)をもとに AI(Claude)で作成
ただし、同じ記事では、システムを作っても条件によっては人の作業のほうが速いことが多く、費用対効果が問われる場合があるとも書かれています(MONOist、三菱電機の記事)。
出典:ロボットオフラインティーチングによる現場での成果とは何か(後編)|MONOist、シミュレーション&オフラインプログラミングソフト|トライエンジニアリング、非接触センシング技術を用いてロボットの加工経路を自動生成する技術を開発(日本省力機械)|MONOist、ロボットアームの直接操作で教示する、溶接現場向け協働ロボットシステム(ダイヘン)|MONOist、協働ロボットの不満を埋める、デンソーウェーブが高速で“簡単に使える”新製品|MONOist、COBOTTA PRO のティーチング|デンソーウェーブ、キャリブレーション支援機能(MELFA Smart Plus)|三菱電機、テクノロジー|Mujin、教示レスで弁当配膳などにロボット活用、音声認識やARで調整時間を10分の1に(三菱電機)|MONOist、ティーチングレスロボットシステム技術を開発(2022年)|三菱電機
目的と置き換え先の比較表
行が置き換えの目的、列が置き換え先の候補です。◎は第一候補、○は有効、△は条件によって有効を表します。目的の行をクリックすると、理由と出典を書いたカードに移ります。
| 課題(症状) | オフライン ティーチング | ダイレクト ティーチ | ノーコードの プログラミング | ビジョン・ センサーで 補正 | 自動経路生成 (ティーチレス・ AI) |
|---|---|---|---|---|---|
| Aラインを止める時間を減らしたい | ◎ | ○ | ○ | ||
| B専門の技術者がいなくても教えたい | ◎ | ◎ | ○ | ||
| C品種替え・多品種に対応したい | ◎ | △ | ○ | ◎ | |
| Dワークの位置ずれ・ばらつきに対応したい | △ | ◎ | ○ | ||
| E溶接など複雑な軌跡を教えたい | ◎ | ○ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
◎・○・△の理由と出典は、下の「目的ごとの選び方」の各カードに書いています。空欄は、その目的の根拠が今回の調べで見つからなかった候補です。記号は、メーカー・SIer の公開情報と公的な資料をもとにした編集部の評価で、同じ目的の中での比較です。効果は作業の内容と設備によって変わります。
目的ごとの選び方
目的(A〜E)ごとに、比べた結果、候補、置き換えるときの注意をまとめました。
ラインを止める時間を減らしたい
段取替えや品種替えのたびにロボットを止めて教え直すので、設備が動かない時間が長い。
- 比べた結果
- 今の方法では、段取替えのたびにロボットを止め、ティーチペンダントで動作を教え直す必要があり、稼働の時間が下がると説明されています(MONOist、OLP ソフトの会社の寄稿)。オフラインティーチングは仮想の環境で事前にプログラムを作って確かめるので、設備の変更と並行して教えられ、溶接の例では、ロボットを止めて約2週間かけていたティーチングが約4日になりました(同)。リンクウィズは、ワークのずれを自動で補正するので、修正のためにラインを止める必要がなくなるとしています。
- 候補
- オフラインティーチング(◎)設備の変更と並行して作れる
- ビジョン・センサーで補正(○)ずれの修正でラインを止めない
- 自動経路生成(○)点を1つずつ教えなくてよい
オフラインで作っても、最後は実機で低速で動かして確かめ、現場で微調整する時間が要ります(MONOist)。止める時間は「最終の確認と調整」の分まで減らせる、と考えて計画します(編集部の解説)。
専門の技術者がいなくても教えたい
ロボットを扱える人が社内に少なく、教える作業が一部の人に集中している。
- 比べた結果
- ロボットの操作や動作プログラムの作成は、専門の技術者以外には難しいとされます(MONOist、三菱電機の記事)。ダイレクトティーチは、協働ロボットのアームを直接手で動かして動作を覚えさせる方法で、初心者でも簡単に教示作業ができると説明されています(MONOist、ダイヘンの溶接用協働ロボット)。デンソーウェーブのブロックでのプログラミングは、言語の作法を覚えなくてよいとしています。リンクウィズは、ロボットの操作に慣れていない現場の担当者でもティーチングデータを作れるとしています。
- 候補
- ダイレクトティーチ(◎)手で動かして覚えさせる
- ノーコードのプログラミング(◎)ブロックをつないで組む
- 自動経路生成(○)3D データの上で指定する
教え方が簡単になっても、可動範囲の中で教える作業(駆動源を遮断して行うものを除く)は特別教育が必要な業務です(労働安全衛生規則 第36条 第31号)。自動経路生成は、導入のときの設定にメーカーや SIer の支援が要ることが多い点も確かめます(編集部の解説)。
品種替え・多品種に対応したい
品種が多く、品種ごとに動作を教える手間が積み重なる。
- 比べた結果
- オフラインティーチングは、少量生産やサイクルが短い製造の環境で特に効果が大きいとされ、CAD データをもとにロボットの動作を事前に作り、製品が変わってもプログラムを素早く作り直した例があります(MONOist、OLP ソフトの会社の寄稿)。自動経路生成では、リンクウィズが少量多品種の TIG 溶接のロボット化を事例に挙げ、日本省力機械の技術は、断面の形を非接触で測って数10秒から数分で加工の位置を把握するとされます(MONOist)。三菱電機は、台車や無人搬送車に載せたロボットと作業パレットの位置関係が変わっても、自動でキャリブレーションできる機能を出しています。
- 候補
- オフラインティーチング(◎)CAD から作り直せる
- 自動経路生成(◎)品種ごとに測って経路を作る
- ビジョン・センサーで補正(○)置き場所が変わっても合わせる
- ダイレクトティーチ(△)大まかな動作を短時間で作る
ダイレクトティーチは短い時間でおおよその位置や姿勢を作れる一方、それだけでは現場で使える場面が少なかったとメーカーの担当者が述べています(MONOist、デンソーウェーブ)。品種ごとに精度が要る点が多いなら、数値での設定と組み合わせます。
ワークの位置ずれ・ばらつきに対応したい
ワークの置き方や部品の寸法が毎回少し違い、教えた点がずれてしまう。
- 比べた結果
- 三菱電機の2D ビジョンのキャリブレーション支援機能は、ロボットとカメラの位置関係を自動で求め、面倒なティーチング作業を自動にし、精度のばらつきを減らすとしています。リンクウィズは、スキャンしたデータからワークの特徴を見分け、製造誤差や置いた位置のずれの量をロボットへ送るとしています。TRUST SMITH は、カメラを付けることで製品の位置ずれなどに自動で対応するとしています。
- 候補
- ビジョン・センサーで補正(◎)ずれを測って点をずらす
- 自動経路生成(○)カメラと組み合わせて対応
- オフラインティーチング(△)現場での微調整が要る
オフラインで作った動作も、実機で教えた動作も、多くの時間がかかる上に現場での微調整が要ると説明されています(MONOist、日本省力機械の記事)。補正できるずれの大きさと精度は、カメラ・照明・ワークの形で変わるので、実物で試します(編集部の解説)。
溶接など複雑な軌跡を教えたい
溶接・シーリング・研磨・バリ取りなど、線や面に沿った長い軌跡を教える点が多い。
- 比べた結果
- トライエンジニアリングが扱う FASTSUITE Edition2 は、ヘミング・スポット溶接・アーク溶接・研磨などで、点・線・面のデータからロボットの軌跡を自動で作るとされます。リンクウィズの L-ROBOT は、スキャンした3D データの上で加工する所を指定してティーチングデータを作ります。日本省力機械の自動ティーチングは、バリ取り・研磨・溶接・シーリングなどに使えるとされます(MONOist)。ダイヘンの溶接用の協働ロボットは、トーチマウントに付けた教示ハンドルで細かい位置の調整に対応するとされます(MONOist)。
- 候補
- オフラインティーチング(◎)CAD の線・面から軌跡を作る
- 自動経路生成(◎)3D スキャンから溶接線を作る
- ダイレクトティーチ(○)溶接用の協働ロボットの例
溶接の線は、実物の部品の寸法のばらつきで CAD とずれることがあります。CAD から作る方法では、実物に合わせる補正(センサー・タッチアップ)をどうするかを先に決めます(編集部の解説)。溶接の方法そのものは、技術「溶接」で解説しています。
置き換えるときの注意
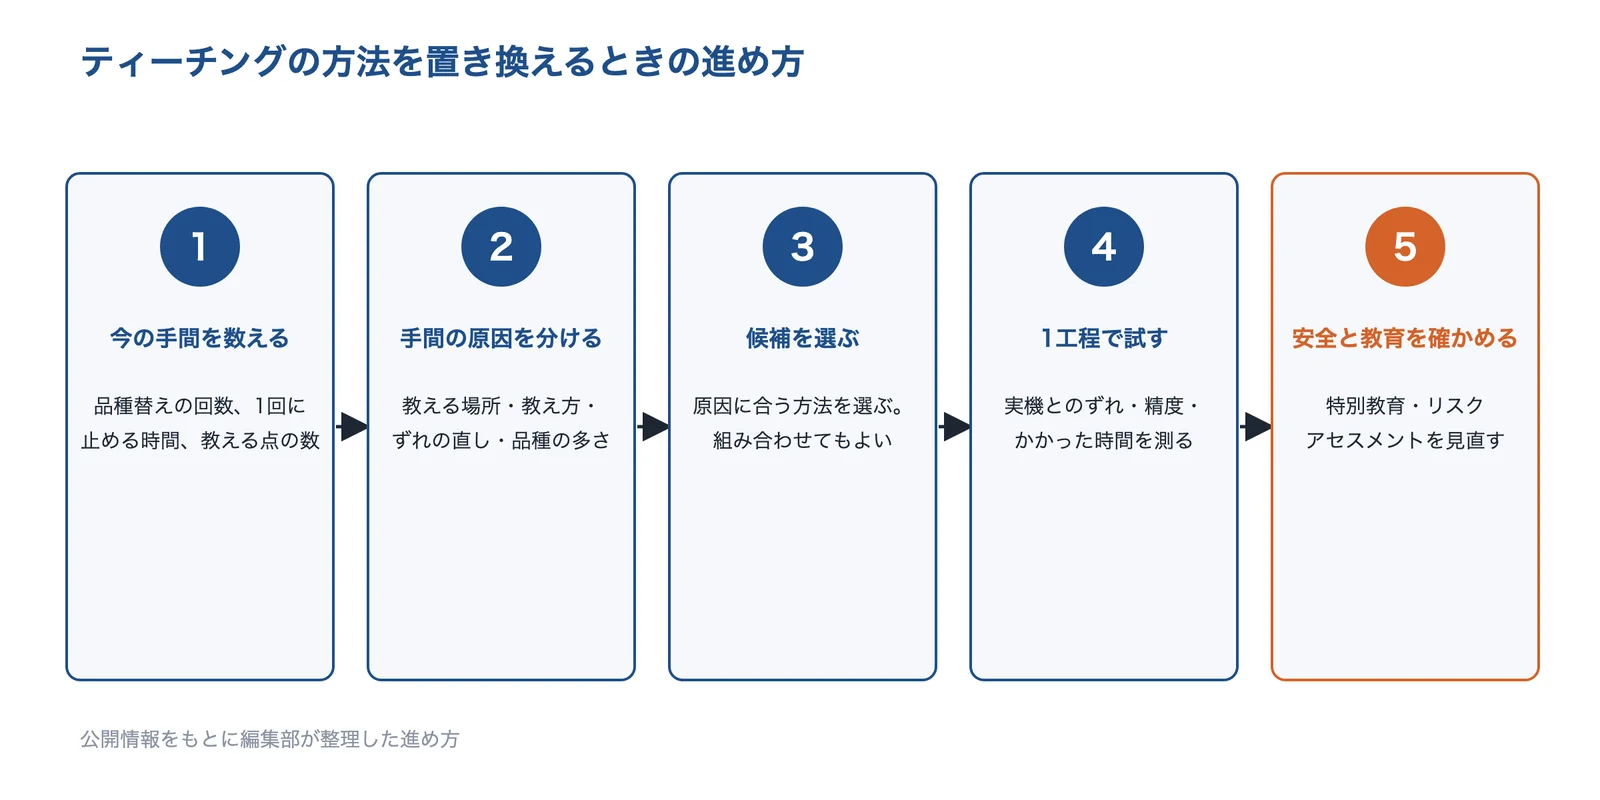
ティーチングの方法を替えるときは、今の手間を数え、手間の原因を分け、合う方法を選び、1つの工程で試し、安全と教育を見直す、という順に進めます。次の図は、公開情報をもとに編集部が整理した進め方です。
出典:この記事の内容をもとに AI(Claude)で作成
手間の原因を分けてから選ぶ
ラインを止める時間が問題ならオフラインティーチング、教えられる人がいないことが問題ならダイレクトティーチやノーコード、ずれのたびに教え直すことが問題ならビジョンでの補正、というように、手間の原因で候補が変わります(編集部の解説)。品種替えの回数、1回に止める時間、教える点の数を先に数えておくと、効果を見積もれます。
実機とのずれを確かめる
PC で作った動作も、ソフトが自動で作った動作も、最後は実機で低速で動かして確かめます。モデルと実物の設備・治具・ワークの寸法の違いで現場での微調整が要ることがあるので、最初は1つの工程で試し、かかった時間と精度を測ってから広げます(編集部の解説)。
教える作業の安全の決まり
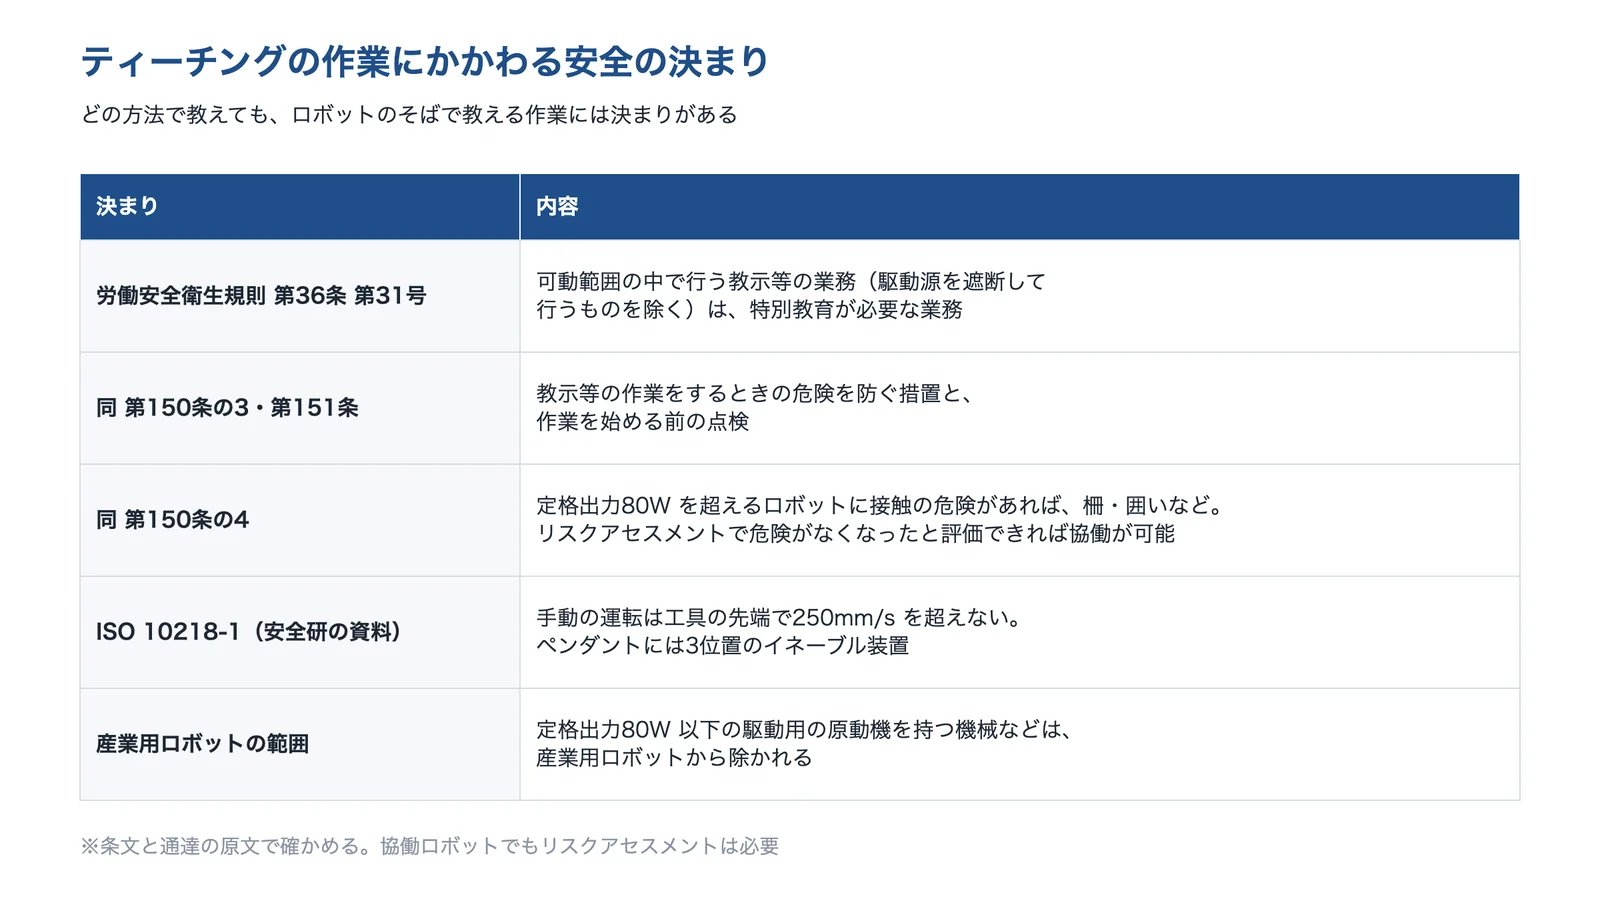
どの方法で教えても、ロボットの可動範囲の中で動作の順序・位置・速度を設定・変更・確認する「教示等」の業務(駆動源を遮断して行うものを除く)は、特別教育が必要な業務です(労働安全衛生規則 第36条 第31号)。なお、定格出力80W 以下の駆動用の原動機を持つ機械などは、告示で産業用ロボットから除かれています(日本ロボット工業会の法令一覧)。教示等の作業をするときの危険を防ぐ措置と、作業を始める前の点検も決められています(同 第150条の3・第151条)。定格出力80W を超えるロボットに人が触れて危険が生じるおそれがあるときは柵や囲いなどが要りますが、リスクアセスメントで危険のおそれがなくなったと評価できるときは、人と協働で作業できます(同 第150条の4、厚生労働省のリーフレット)。
出典:労働安全衛生規則・厚生労働省のリーフレット・労働安全衛生総合研究所の資料・日本ロボット工業会の法令一覧をもとに AI(Claude)で作成
ISO 10218-1 では、手動で動かすときは工具の先端で250mm/s を超えないこと、ペンダントには3位置のイネーブル装置を使うことなどが決められています(労働安全衛生総合研究所の資料)。人と協働で作業するときは、リスクアセスメントで危険のおそれがなくなったと評価し、その結果を記録・保管します(厚生労働省のリーフレット)。教示等の作業そのものには、第150条の3・第151条の措置が要ります。ダイレクトティーチで人がアームに触れて教える場合も、使う機器と周りの設備についてリスクアセスメントをしておくのが安全です(編集部の解説)。
出典:労働安全衛生規則|e-Gov 法令検索、産業用ロボットに係る労働安全衛生規則の改正(協働作業)|厚生労働省、産業用ロボットの安全規格について|労働安全衛生総合研究所(厚生労働省掲載)、産業用ロボット関係の法令の一覧|日本ロボット工業会
ティーチングの手間を減らす技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。ソフトウェア・AI の会社、ロボット SIer、ロボットのメーカーを挙げました。
リンクウィズ株式会社|3D スキャンからティーチングデータを自動で作り、ずれを補正する
リンクウィズとは
リンクウィズは、静岡県浜松市中央区にある、産業用ロボット向けの制御ソフトウェアの会社です(2015年3月創立)。2020年3月に、ティーチングデータの自動生成と補正の機能を持つロボットコントロールシステム「L-ROBOT」をリリースしました。
リンクウィズの得意技術
| 技術 | 内容 |
|---|---|
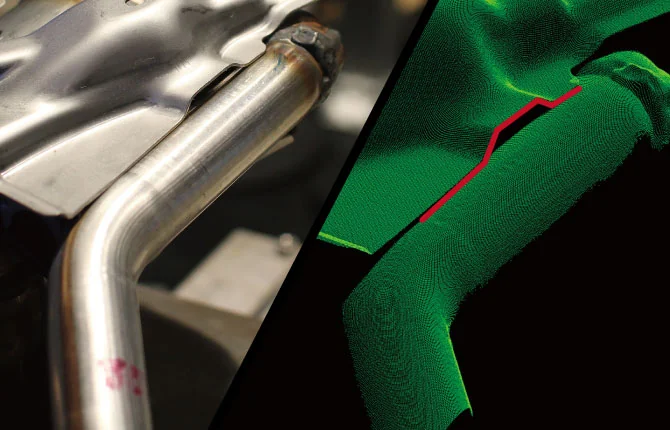
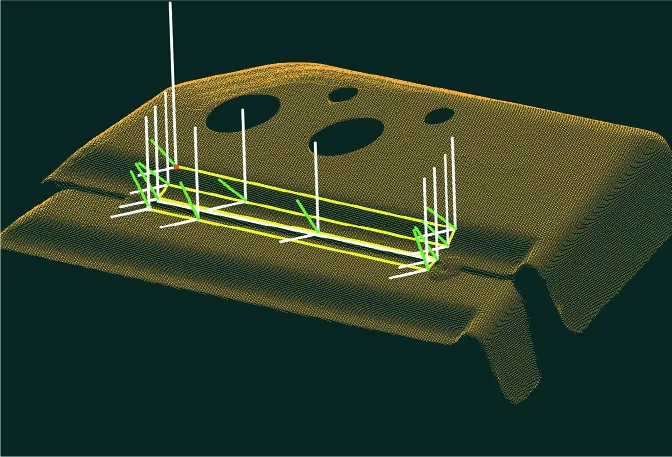
| パスの自動生成 | ワークをスキャンしてできたデジタルデータをもとに、座標を自動で作ってロボットへ送る。スキャンした3Dデータ(点群)の上で加工する所をマウスで指定して、ティーチングデータを作れる |
| ティーチングの自動補正 | スキャンデータからワークの特徴を見分け、製造誤差や置いた位置のずれの量をロボットへ送る。ずれやばらつきが出ても自動でデータを直すので、修正のためにラインを止めなくてよいとしている |
| 現場の担当者が使える | ロボットの操作に慣れていない現場の担当者でもティーチングデータを作れるとしている。CAD データでなく実物の3Dデータを使うので、現場での修正も要らないとしている |
リンクウィズが解決できる課題
- 溶接する所の位置が毎回少しずれるワークを、ロボットで溶接したい
- 少量多品種のワークで、品種ごとに教える手間を減らしたい
- ロボットに慣れた技術者がいない現場で、ティーチングをしたい
公開されている実績
- 少量多品種の TIG 溶接のロボット化
- 溶接する所の位置ずれに対応する溶接ロボットのシステムで、工数を半分にし品質を上げた例(同社の製品ページの事例の見出し)
出典:リンクウィズ「L-ROBOT」
出典:リンクウィズ「L-ROBOT」
株式会社Mujin|障害物や特異点を考えて動きを自動で作るモーションプランニング
Mujinとは
Mujin は、東京都江東区に本社がある、産業用ロボットの知能化の会社です。ロボットをティーチングせずに動かすための技術を「MujinMI」として、モーションプランニング・3D 認識などを組み合わせています。課題「ばら積みの部品をロボットでピッキングしたい」でも紹介しています。
Mujinの得意技術
| 技術 | 内容 |
|---|---|
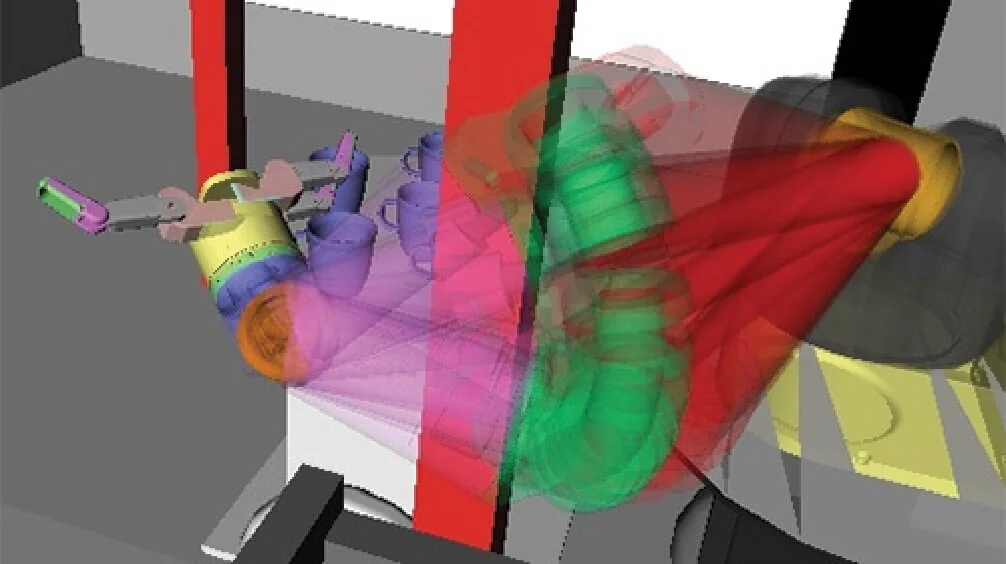
| モーションプランニング | 現実の世界にある障害物・関節の範囲・特異点・動力学を考えながら、目的の所まで動く経路を作る。手でロボットを動かしながら軌道を記録していた従来のティーチングが要らなくなるとしている |
| 3D 認識 | 3D ビジョンで対象物を見つけるだけでなく、周りの障害物などもとらえる技術を持つとしている |
Mujinが解決できる課題
- 物をつかんで置く作業を、点を1つずつ教えずに動かしたい
- 周りに設備が多いセルで、ぶつからない動きを作る手間を減らしたい
出典:Mujin「テクノロジー」
TRUST SMITH株式会社|今のロボットに後から載せる、経路を自動で作る AI
TRUST SMITHとは
TRUST SMITH は、東京都文京区に本社がある、AI のアルゴリズムを開発する会社です。2020年3月に、アームロボット向けの AI アルゴリズムを発表しました。課題「ばら積みの部品をロボットでピッキングしたい」でも紹介しています。
TRUST SMITHの得意技術
| 技術 | 内容 |
|---|---|
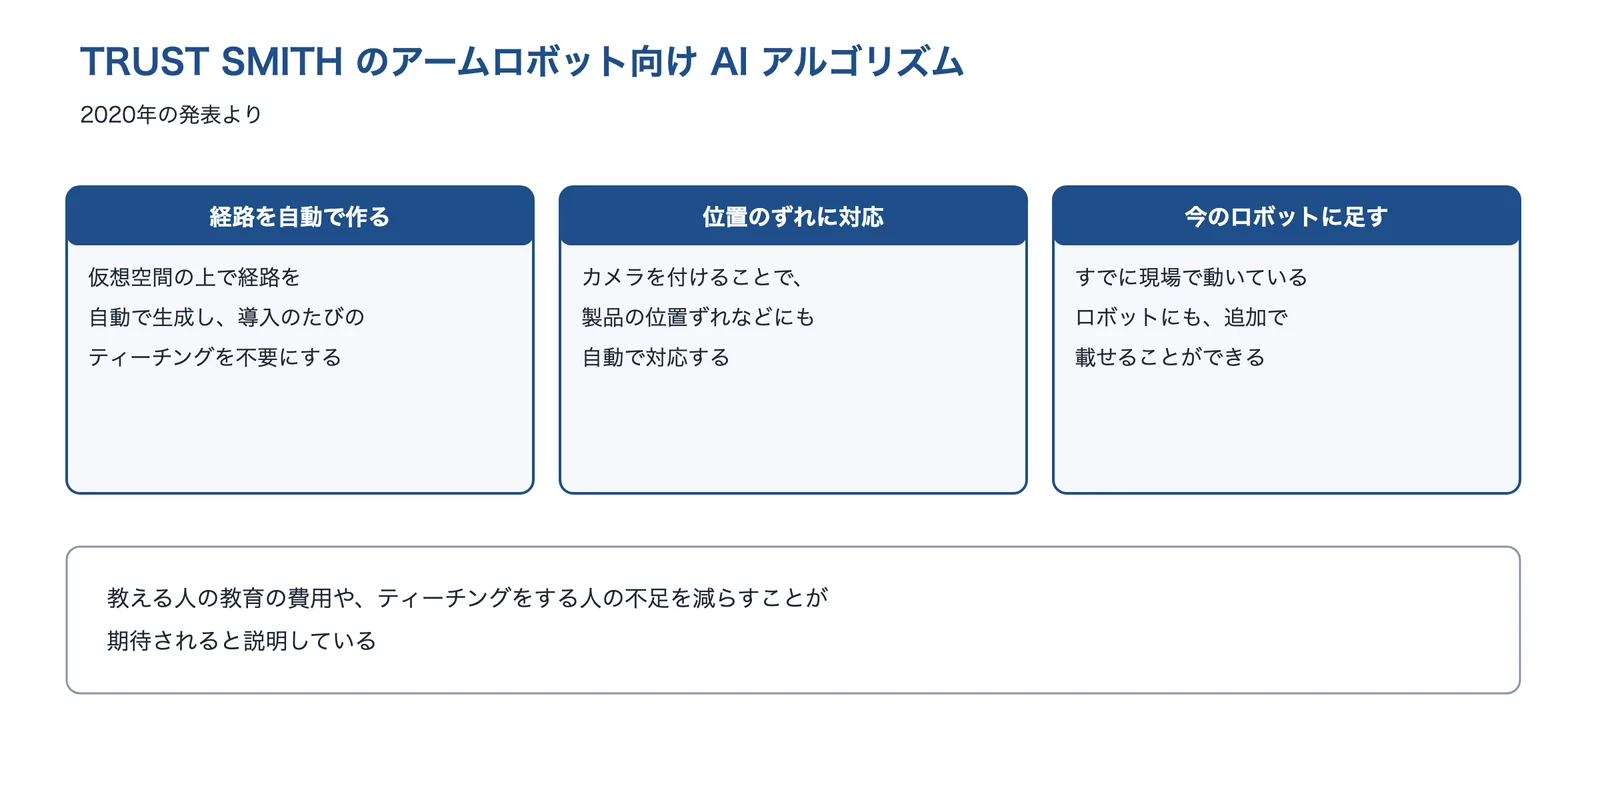
| 経路の自動生成 | 仮想空間の上で経路を自動で作り、ロボットアームを入れるたびにティーチングをする人が行っていたティーチングを不要にするとしている |
| 位置ずれへの対応 | カメラを付けることで、製品の位置ずれなどにも自動で対応するとしている |
| 今のロボットに追加 | すでに現場で動いているロボットにも、追加で AI のアルゴリズムを載せられるとしている |
画像は、同社の公開している発表をもとに編集部が図にしました。
TRUST SMITHが解決できる課題
- ティーチングができる人が足りず、ロボットを増やせない
- すでにあるロボットに、位置ずれへの対応を足したい
出典:TRUST SMITH の発表(2020年)をもとに AI(Claude)で作成
出典:会社概要|TRUST SMITH、アームロボット向け AI アルゴリズムの発表(2020年)|TRUST SMITH
トライエンジニアリング株式会社|オフラインティーチングのソフトと設備を一緒に提案するロボット SIer
トライエンジニアリングとは
トライエンジニアリングは、名古屋市守山区に本社・工場がある、ロボットシステムの設計・製作の会社です(1974年設立)。ロボットヘミングやロボットポリッシング、摩擦攪拌接合のロボットシステムなどを手がけるロボット SIer で、シミュレーションとオフラインティーチングのソフトも扱っています。
トライエンジニアリングの得意技術
| 技術 | 内容 |
|---|---|
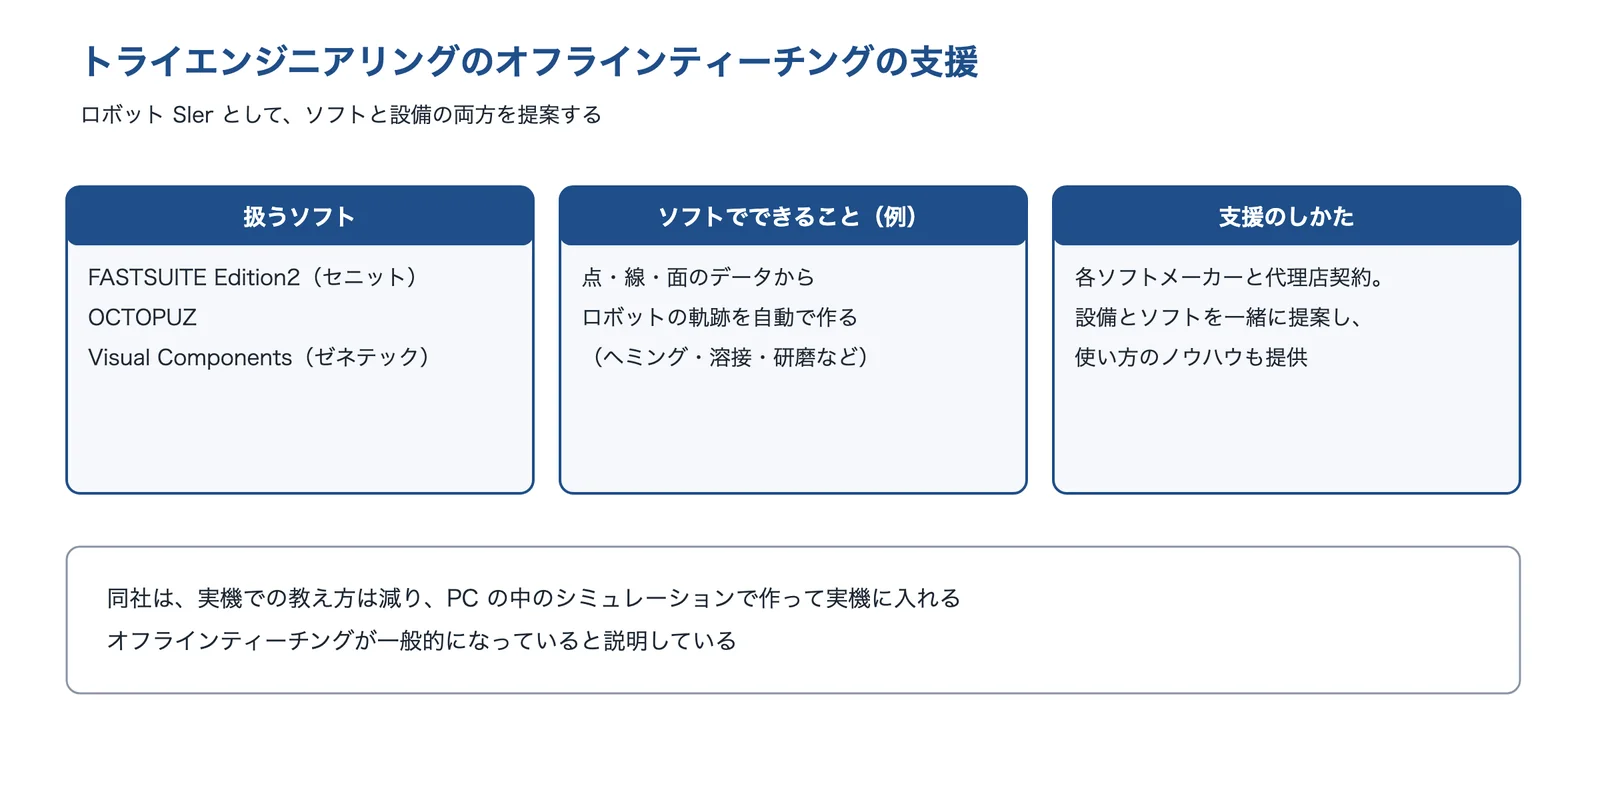
| オフラインティーチングのソフト | セニットの FASTSUITE Edition2、OCTOPUZ、ゼネテックの Visual Components を扱う。FASTSUITE Edition2 は、ヘミング・スポット溶接・アーク溶接・研磨などで点・線・面のデータからロボットの軌跡を自動で作るとされ、STEP・IGES などのデータを直接読み込める |
| 設備とソフトを一緒に提案 | ロボット SIer として各社のソフトを日常の業務で使い、各ソフトメーカーと代理店契約を結んで、設備とソフトの両方を提案・導入し、使い方のノウハウも提供するとしている |
画像は、同社のページの画面が他社のソフトの画面のため、公開されている説明をもとに編集部が図にしました。
トライエンジニアリングが解決できる課題
- 溶接・研磨などの軌跡を、ラインを止めずに PC で作りたい
- オフラインティーチングのソフトを、設備と合わせて選びたい
出典:トライエンジニアリング「シミュレーション&オフラインプログラミングソフト」をもとに AI(Claude)で作成
出典:会社沿革|トライエンジニアリング、アクセス|トライエンジニアリング、シミュレーション&オフラインプログラミングソフト|トライエンジニアリング
株式会社デンソーウェーブ|0.1mm 単位まで手で教えられる協働ロボットとブロックでのプログラミング
デンソーウェーブとは
デンソーウェーブは、愛知県知多郡阿久比町に本社がある、自動認識装置・産業用ロボット・プログラマブルコントローラなどの会社です。協働ロボット「COBOTTA PRO」で、手で動かす教え方とブロックでのプログラミングを用意しています。
デンソーウェーブの得意技術
| 技術 | 内容 |
|---|---|
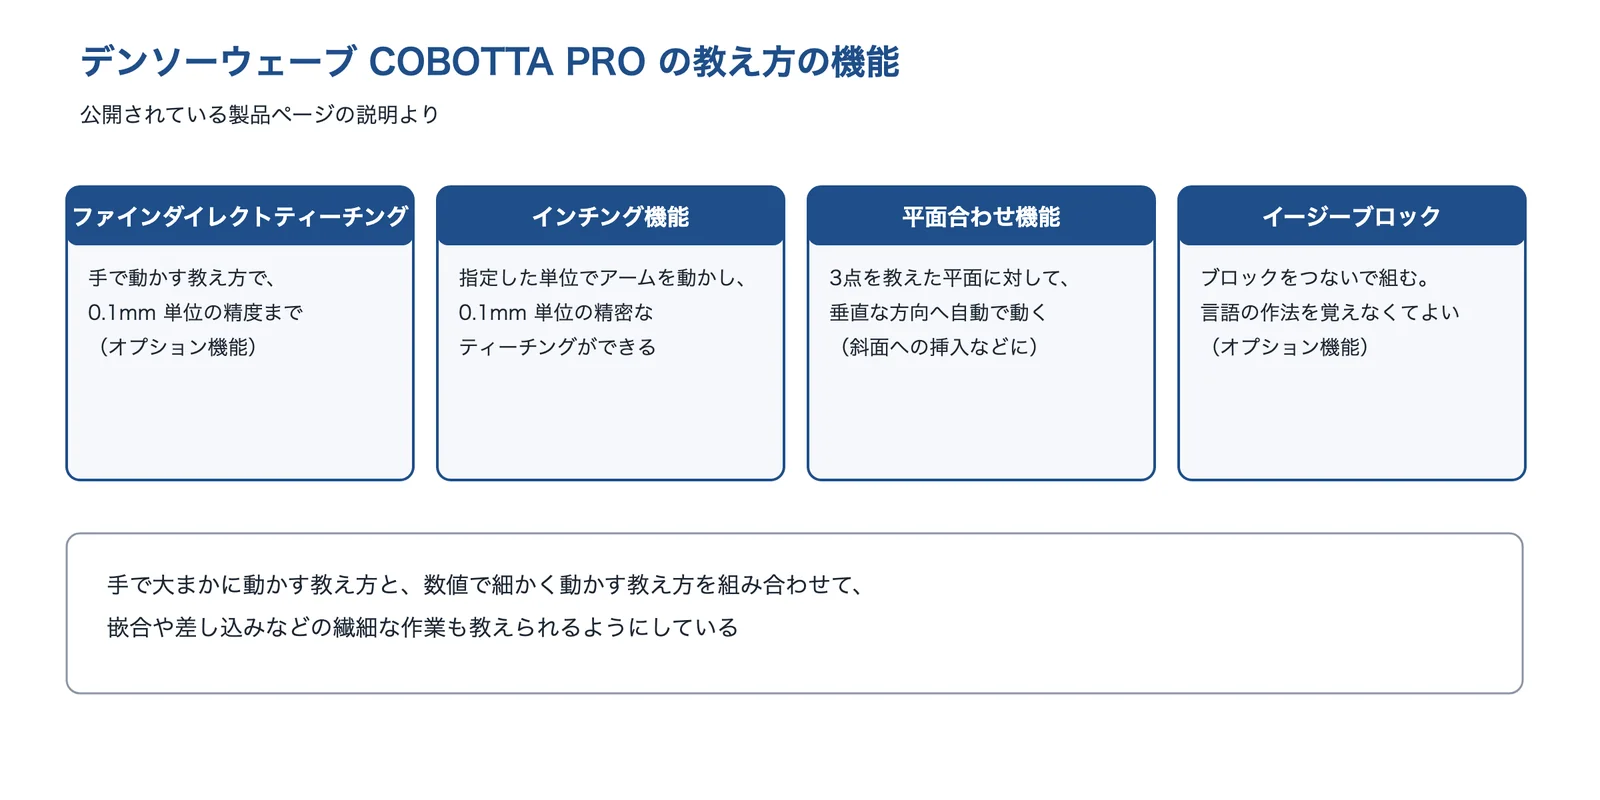
| ファインダイレクトティーチング | 手で動かす教え方で、0.1mm 単位の精度まで教えられるとしている(オプション機能)。インチング機能で、指定した単位でアームを動かして精密に教えられる |
| 平面合わせ機能 | 3点を教えて決めた平面に対して、垂直な方向へ自動で動く。斜面の垂直方向の設定が簡単になり、部品の挿入や組立の教える手間を減らすとしている |
| イージーブロックプログラミング | ブロックをつないでプログラムを組む。言語の作法を覚えなくてよく、文字の打ち間違いによるミスも防げるとしている(オプション機能) |
画像は、同社のサイトポリシーで画像や写真の流用を原則として断っているため、公開されている説明をもとに編集部が図にしました。
デンソーウェーブが解決できる課題
- ロボットに慣れていない人でも、組立の動作を教えられるようにしたい
- 嵌合や差し込みなどの細かい動作を、手で動かしながら教えたい
出典:デンソーウェーブ「COBOTTA PRO のティーチング」をもとに AI(Claude)で作成
出典:会社概要|デンソーウェーブ、COBOTTA PRO のティーチング|デンソーウェーブ
選ぶ前に確かめる条件
相談する前に、次のことを整理しておくと、候補の絞り込みと試しの工程が進めやすくなります。
- 品種の数と、品種替え・段取替えの回数
- 1回の品種替えで、ロボットを止めている時間
- 教える点の数と、精度が要る点(嵌合・溶接線など)
- ワークの位置や寸法のばらつきの大きさ
- 今のロボットのメーカーと、コントローラーの種類
- 設備・治具・ワークの3D CAD データがあるか
- 教える人と、特別教育を受けた人の数
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年10月7日








