
かごや通い箱にばらばらに入った部品を、人が1個ずつ取り出して機械に入れている。パーツフィーダーを使っているが、品種を変えるたびにボウルやツーリングを付け替え、詰まると人が直している。こうした工程をロボットで「ばら積みから直接」取り出して供給したいというニーズは大きく(編集部の見方)、ちゅうごく産業創造センターの調査(2015年3月発表。広島県立総合技術研究所の資料で紹介)では、中国地方5県の製造業の約40%が「ランダムピッキングに対するニーズがある」と答えています。
一方で、ばら積みピッキングは、部品の重なり・箱の壁・光沢・絡みなどで、取り損ねや停止が起きやすい作業です。この記事では、今の方法(人手・パーツフィーダー)の課題を確かめ、置き換え先の候補(3D ビジョンでの位置姿勢の認識、AI・モデルレス、ハンドの工夫、仮置き・持ち替えの2段階、平面に分散して 2D で取る方式)を、学会誌・公設試の研究報告と各社の公開情報で比べます。取り出しの成功率とサイクルタイムの見積もり方と、導入の注意も紹介します。
今の方法(人手・パーツフィーダー)の課題
人手での取り出しと整列
三菱電機の研究(日本ロボット学会誌、2015年)は、複雑な形の部品ではばら積みから整列させる作業を作業者が担当していて、製品としての付加価値を生まない整列作業に人件費がかかっていると指摘しています。作業者にとっても、長時間、決められた速さを保ちながら、ミスのないように単調な動作をくり返す作業です。広島県立総合技術研究所は、工場で人手を切り離せない工程として、ラインへの部品(素材)の投入を挙げ、パーツフィーダーなどの専用の装置があっても、装置への部品のセットは作業者が行い、重い部品箱を扱う場合もあるとしています。
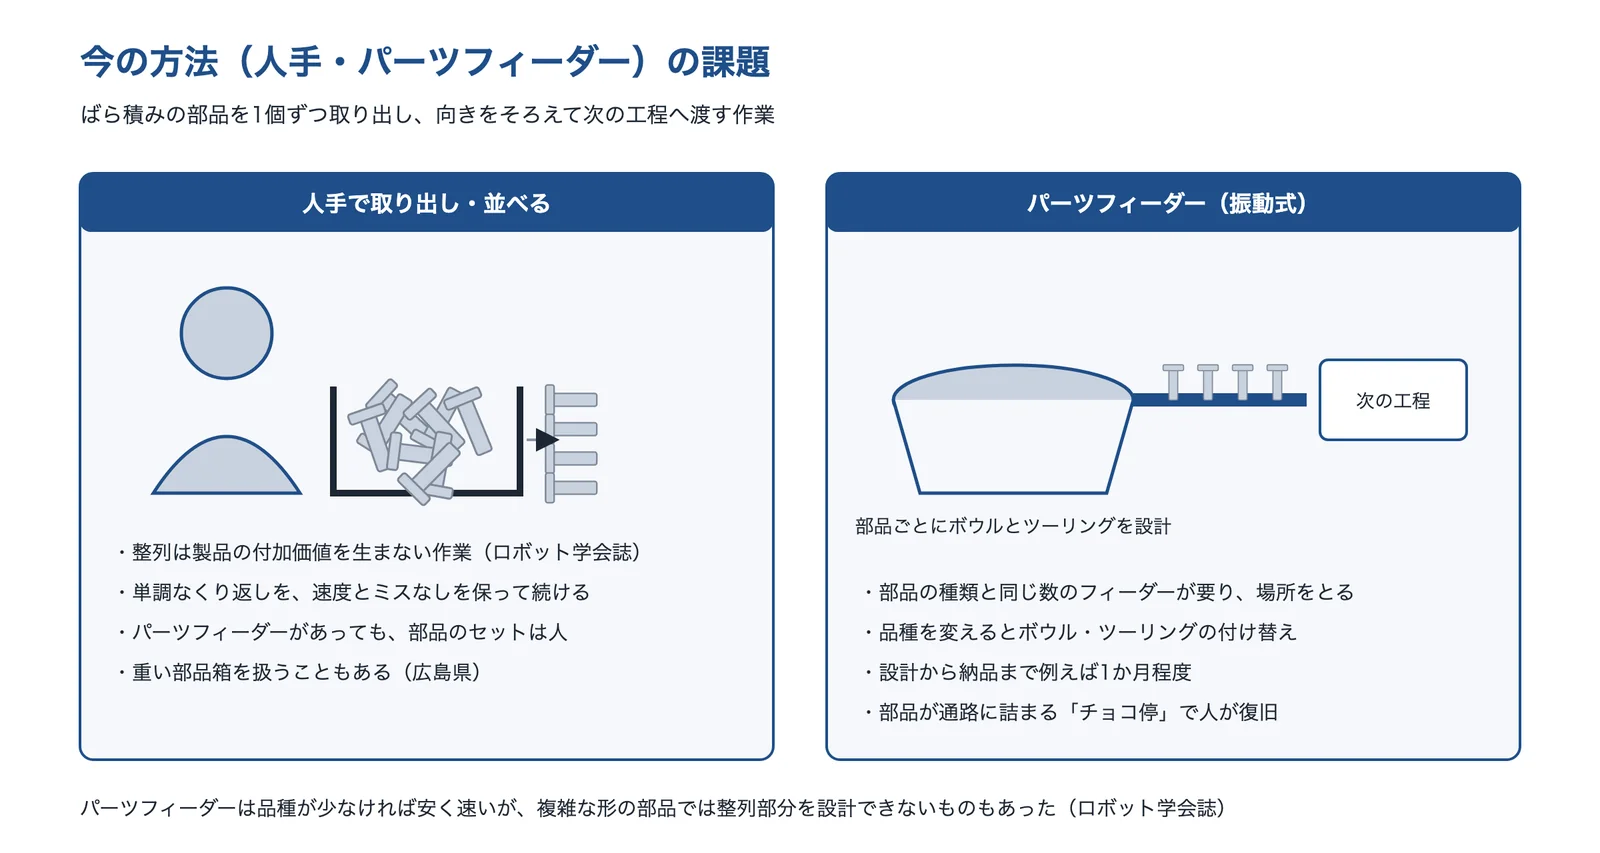
出典:日本ロボット学会誌 Vol.33 No.5(2015年)・広島県立総合技術研究所 平成27年度 研究成果集をもとに AI(Claude)で作成
パーツフィーダーの課題
同じ研究は、パーツフィーダーは扱う品種が少なければ自動化の方法の中で安く速い(およそ10種類以上ではロボットの方式のほうが安くなる)一方で、部品の種類と同じ数のフィーダーが要って工場の場所をとること、部品ごとにボウルとツーリングの設計・調整が要り、品種の切り替えのたびに付け替えること、商談の開始から納品まで例えば1か月程度かかることを挙げています。部品の形のばらつきとの相性で、部品が通路に詰まるチョコ停がたびたび起き、作業者による復旧が欠かせないとも書いています。
出典:一般形状部品の多品種供給の自動化(日本ロボット学会誌 Vol.33 No.5、2015年)|J-STAGE、ランダムピッキングで省力化・軽労化を目指す(平成27年度 研究成果集)|広島県立総合技術研究所
ばら積みピッキングが難しい理由
ばら積みピッキングは、距離画像カメラで撮る、部品の位置・姿勢を計算する、アームを動かす、ハンドでつかんで取り出す、次の工程へ渡す、という順で進みます(広島県)。広島県立総合技術研究所の研究報告は、自動化が難しい理由として、①座標合わせ・撮像・部品の認識の処理の途中で位置の誤差が出ること、②部品の重なりや部品箱の壁などで、把持の目標位置にハンドが物理的に届かない場合があること、③部品の向きがランダムなのでロボットの経路を毎回計算する必要があり、意図しない経路ができる可能性があることを挙げています。その結果、つかみ損ね、部品箱との衝突による異常停止、次の機械への取り付けの失敗が起きます。
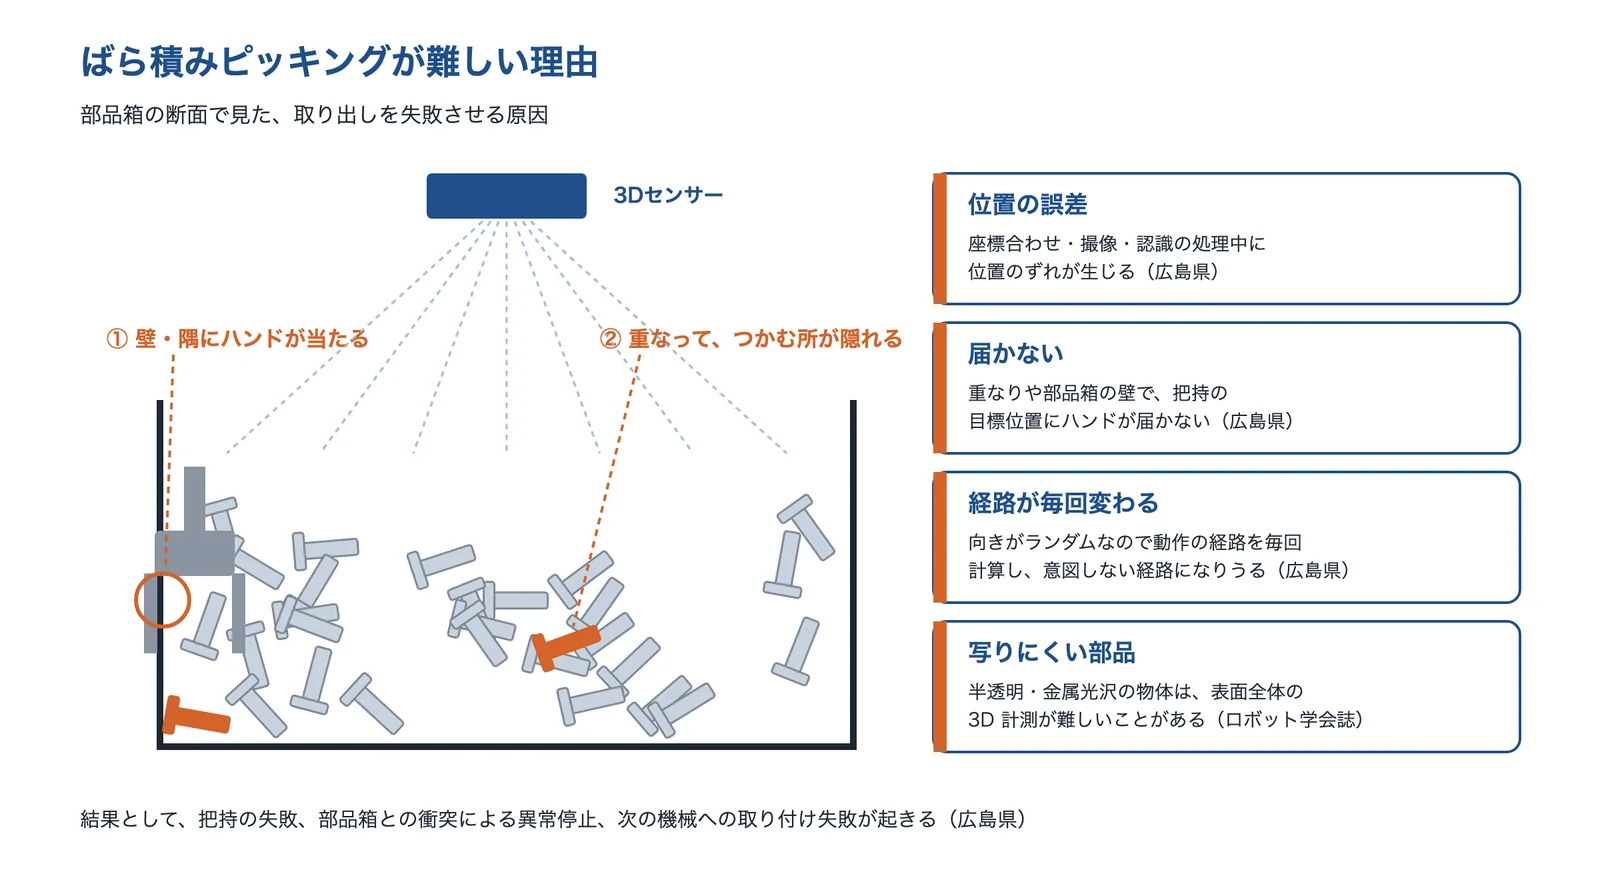
出典:広島県立総合技術研究所 研究報告 No.59・日本ロボット学会誌 Vol.37 No.10(2019年)をもとに AI(Claude)で作成
東北大学の解説(日本ロボット学会誌、2019年)は、ばら積みピッキングの技術の要素として、ハンド、センサー、位置姿勢の推定、どの物体を取るかの決定、把持の計画、動作の計画、持ち替えの計画、整列の位置決めを挙げています。ばら積みではほかの物体との干渉があるので、状況に応じてできる把持が変わり、マニュアルの設定を完全になくした自動化は難しいとしています。
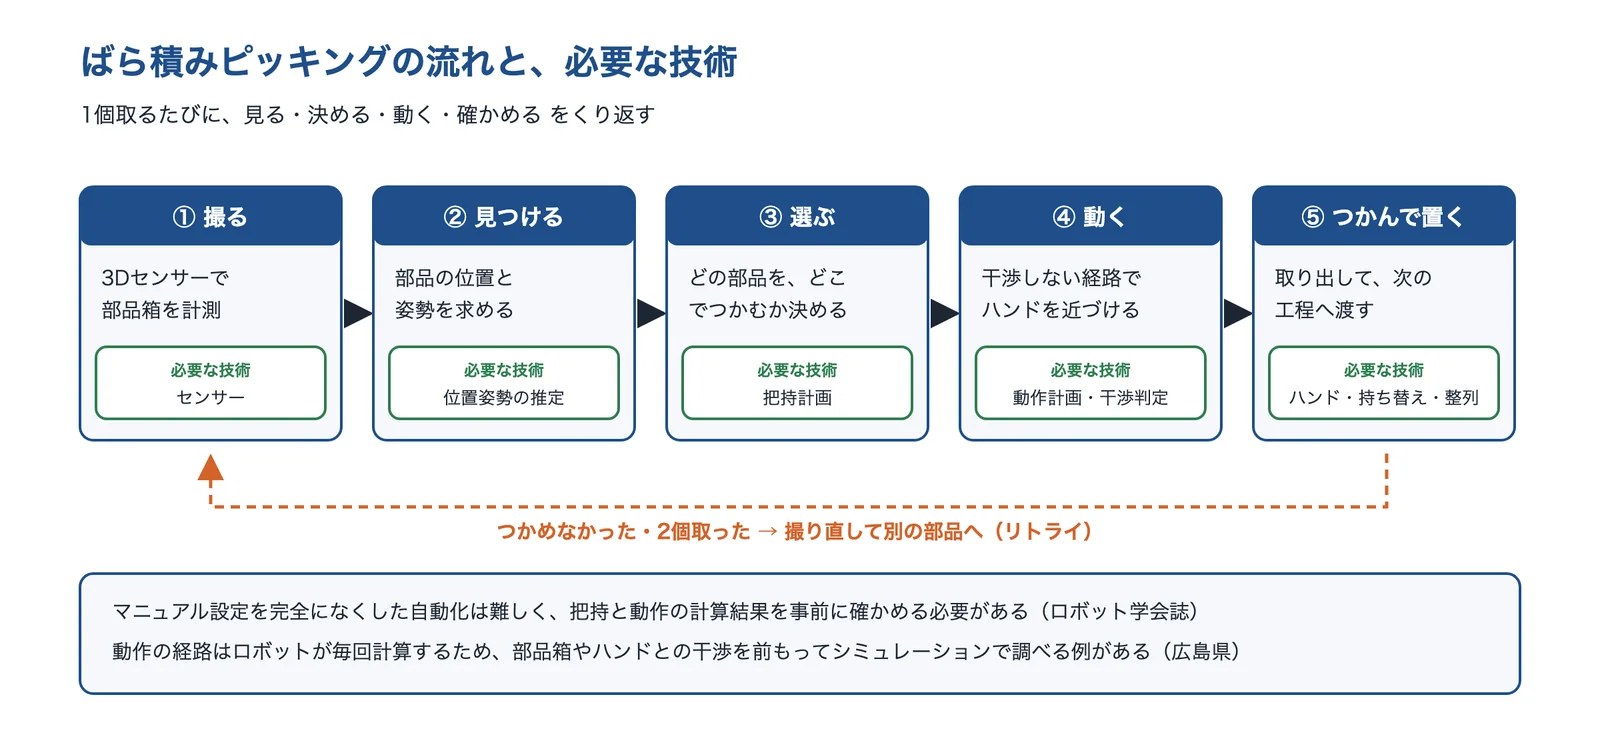
出典:広島県立総合技術研究所 研究報告 No.59・日本ロボット学会誌 Vol.37 No.10(2019年)をもとに AI(Claude)で作成
出典:ランダムピッキングに適したエンドエフェクタの提案(研究報告 No.59)|広島県立総合技術研究所 西部工業技術センター、ビンピッキング&キッティングのためのロボットシステム(日本ロボット学会誌 Vol.37 No.10、2019年)|J-STAGE
置き換え先の候補
置き換え先は、どう測るか(3D センサー)、どう見つけるか(CAD との照合か AI か)、どうつかむか(ハンド)、一度で並べるか(仮置き・持ち替え、平面に分散)に分けて考えると整理しやすくなります(編集部の整理)。
3D センサー:部品の高さを測る
カメラで 3D を測る方法には、2台のカメラの見え方の違いを使うステレオ法(パッシブ)、スリット光やパターン光を当てるアクティブなステレオ法、光が反射して戻るまでの時間から距離を測る ToF などがあります。光切断法は、スリット光を当てて線の曲がりから形を測ります(マイナビニュース TECH+ の連載)。JST の研究報告は、アクティブステレオは表面の模様によらず測れるため広く普及しているが、金属や半透明の物体は精度よく測るのが難しいとしています。
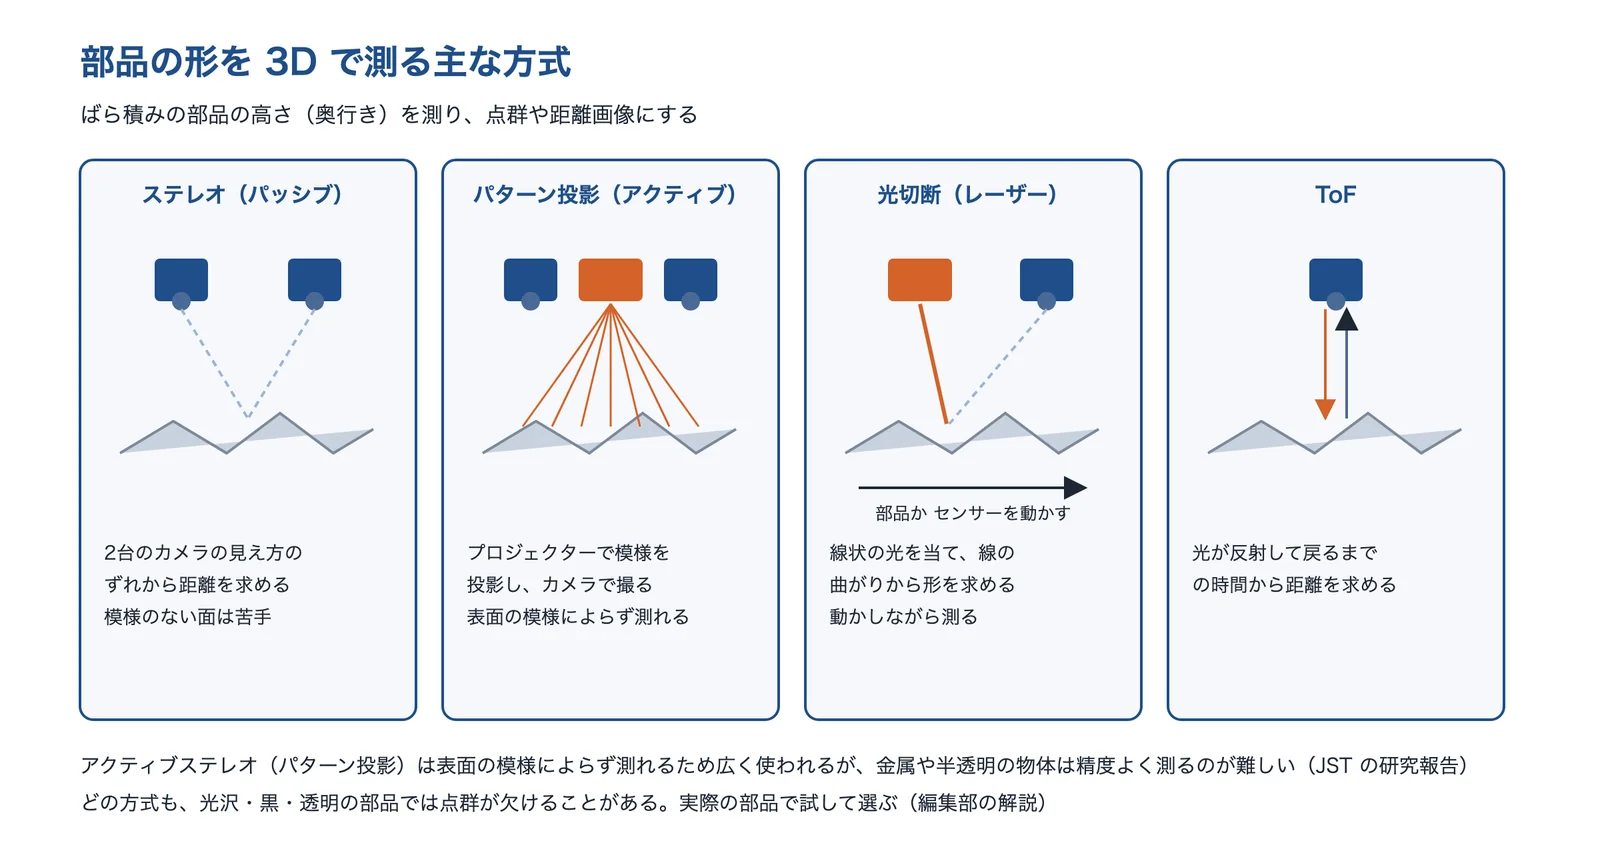
出典:マイナビニュース TECH+「機械の目が見たセカイ(6)」・JST ACT-I 研究報告書をもとに AI(Claude)で作成
3D ビジョン+位置姿勢の認識(モデルベース)
モデルベースの 3D の位置姿勢の認識は、CAD モデルとセンサーで得た 3D の点群を照合して、物体の位置姿勢を推定する技術です(慶應義塾大学 秋月研究室)。情報処理学会の研究報告(2012年)では、1種類の部品をばら積みにした距離画像126枚の実験で、認識成功率81.7%、処理時間約0.2秒(Core i7 の PC)の手法が報告されています(認識の成功率で、ロボットがつかめた率ではありません)。位置姿勢がわかれば、決めておいた把持の位置でつかみ、向きをそろえて置けます。一方で、部品ごとに CAD データの登録が要ります(ヤマハ発動機技報)。
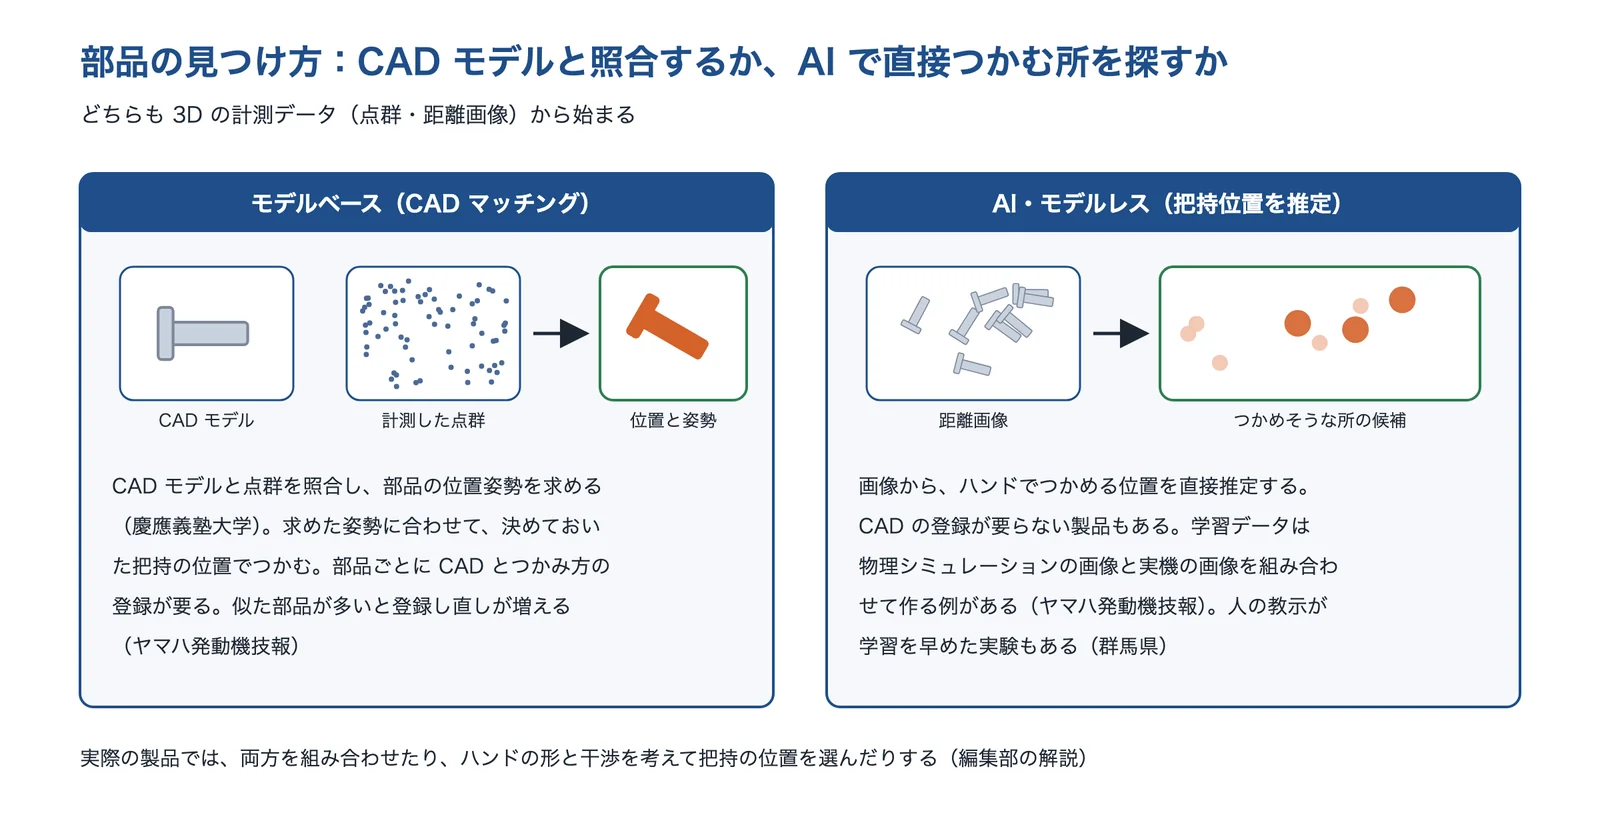
出典:慶應義塾大学 秋月研究室・ヤマハ発動機技報 No.57・群馬県立産業技術センターをもとに AI(Claude)で作成
AI・モデルレス:つかめる所を直接探す
ヤマハ発動機の技報は、点群のテンプレートマッチングによる従来のビンピッキングでは、似た部品ごとに CAD データを登録し直す必要があるため、深層学習で把持位置を推論する方式を採ったと説明しています。学習用のデータは、部品の形・配置・摩擦係数を変えられる物理シミュレーションで集め、必要なら実機の画像で追加学習します。群馬県立産業技術センターは、深層強化学習で、約30分の人の教示のあと約10時間の学習でピッキングに成功した(教示なしでは1日以上学習しても成功しなかった)と報告しています(ドミノ60個と小型アームの実験)。
ハンドの工夫:届く・つかめる・確かめる
広島県の研究報告は、ばら積みの把持の方法に、吸着パッドでの吸着、電磁石での磁力の把持、爪で挟む挟持があるとしています。挟持は、非磁性の材料や表面が粗い鍛造部品など、磁力や吸着でつかめない部品も扱えますが、挟める部位が限られ、近くに届けばつかめる吸着や磁力より難しいとしています。そこで、箱のすき間に入る細さと衝突に耐える強さを持ち、部品の底面を爪の凸の形に引っかけ、つかむ部位の第二候補にも対応する爪を提案しています。東北大学の解説は、表面にある程度の平面があれば吸着ハンドも有効だとしています。
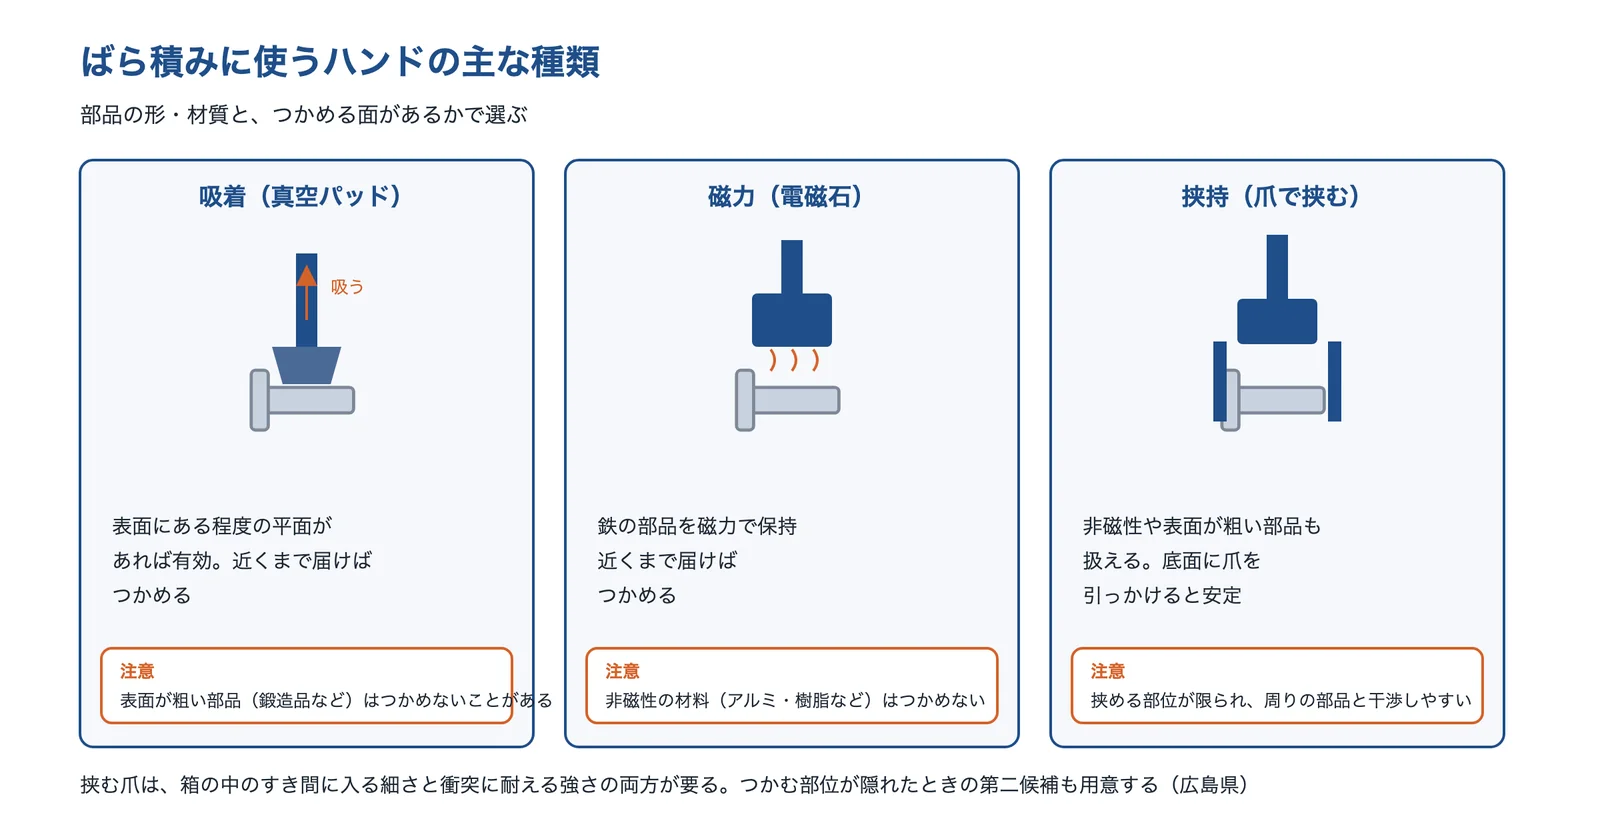
出典:広島県立総合技術研究所 研究報告 No.59・日本ロボット学会誌 Vol.37 No.10をもとに AI(Claude)で作成
仮置き・持ち替え(2段階)
三菱電機の研究は、ばら積みから1個ずつ取り出して平らな台に置く「単離」と、台の部品を別のロボットで持ち替えてトレーに並べる工程に分けました。産業用遮断機の部品11種(質量は数g〜数十g)を、特殊な治具やハンドを使わずに扱い、整列のサイクルタイムは3.26〜15.40秒、平均6.45秒で、チョコ停は起きませんでした(失敗した場合の時間も含む)。広島県の事例では、仮置きをなくした例として、シグマ株式会社が、通い箱から仮置き台へ小分けして人が機械にセットしていた作業を、通い箱からロボットで直接取り出して加工機へセットする形に変えています。
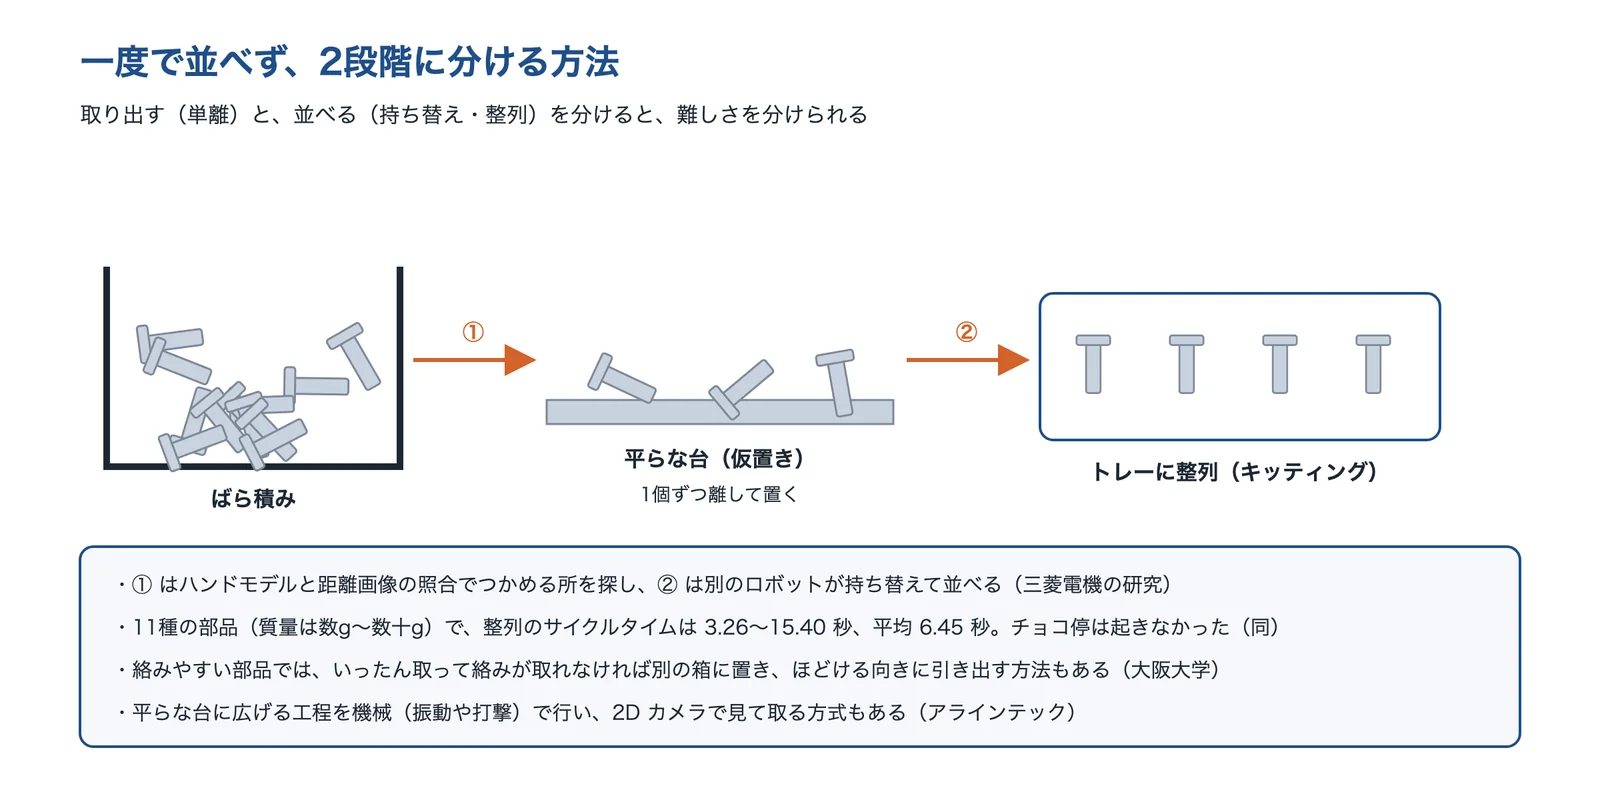
出典:日本ロボット学会誌 Vol.33 No.5(2015年)・大阪大学 博士論文の要旨(2023年)・アラインテックをもとに AI(Claude)で作成
平面に分散して 2D で取る
ばら積みの品物を、振動や打撃などで平面に広げてから、2D カメラで認識してロボットで取る方式もあります。アラインテックは、ステージを傾ける動きと裏面からの打撃で、絡みやすいワークの分離や表裏の反転を行い、スカラロボットのタイプで最高60個/分としています。3D センサーで箱の中を測る方式と比べ、平面に広げる装置の場所が要りますが、絡む部品や表裏をそろえる用途に向きます(編集部の解説)。
出典:ビンピッキング&キッティングのためのロボットシステム(日本ロボット学会誌、2019年)|J-STAGE、機械の目が見たセカイ(6) カメラを用いた3次元計測(1)(2016年)|マイナビニュース TECH+、プロジェクタ・カメラ間の輝度伝達行列の推定に基づく三次元計測法(ACT-I 研究報告書)|JST、3次元点群データからの物体の高速位置姿勢認識(2017年)|慶應義塾大学 秋月研究室、特徴的3-Dベクトルペアマッチングによるバラ積み部品の高速認識(情報処理学会研究報告、2012年)|情報処理学会、AIピッキングシステム(技報 No.57)|ヤマハ発動機、深層強化学習によるロボットのバラ積みピッキング習得(第1報)|群馬県立産業技術センター、ランダムピッキングに適したエンドエフェクタの提案|広島県立総合技術研究所、一般形状部品の多品種供給の自動化(日本ロボット学会誌、2015年)|J-STAGE、ランダムピッキングで省力化・軽労化を目指す|広島県立総合技術研究所、バラ積みピッキング・箱詰めロボットシステム|アラインテック
比べ方の例と、効果の見積もり
三菱電機の研究は、同じ部品の供給を、2段階のロボット・パーツフィーダー・持ち替えのないロボット・人手で比べています。パーツフィーダーと持ち替えのないロボットで扱えたのは全部品の種類の50%以下で、形が簡単な部品を10種類以下で扱うならパーツフィーダー、複雑な形を含む多品種なら2段階のロボットが効率的とまとめています。サイクルタイムは人手(1〜3秒)より遅いという結果でした。
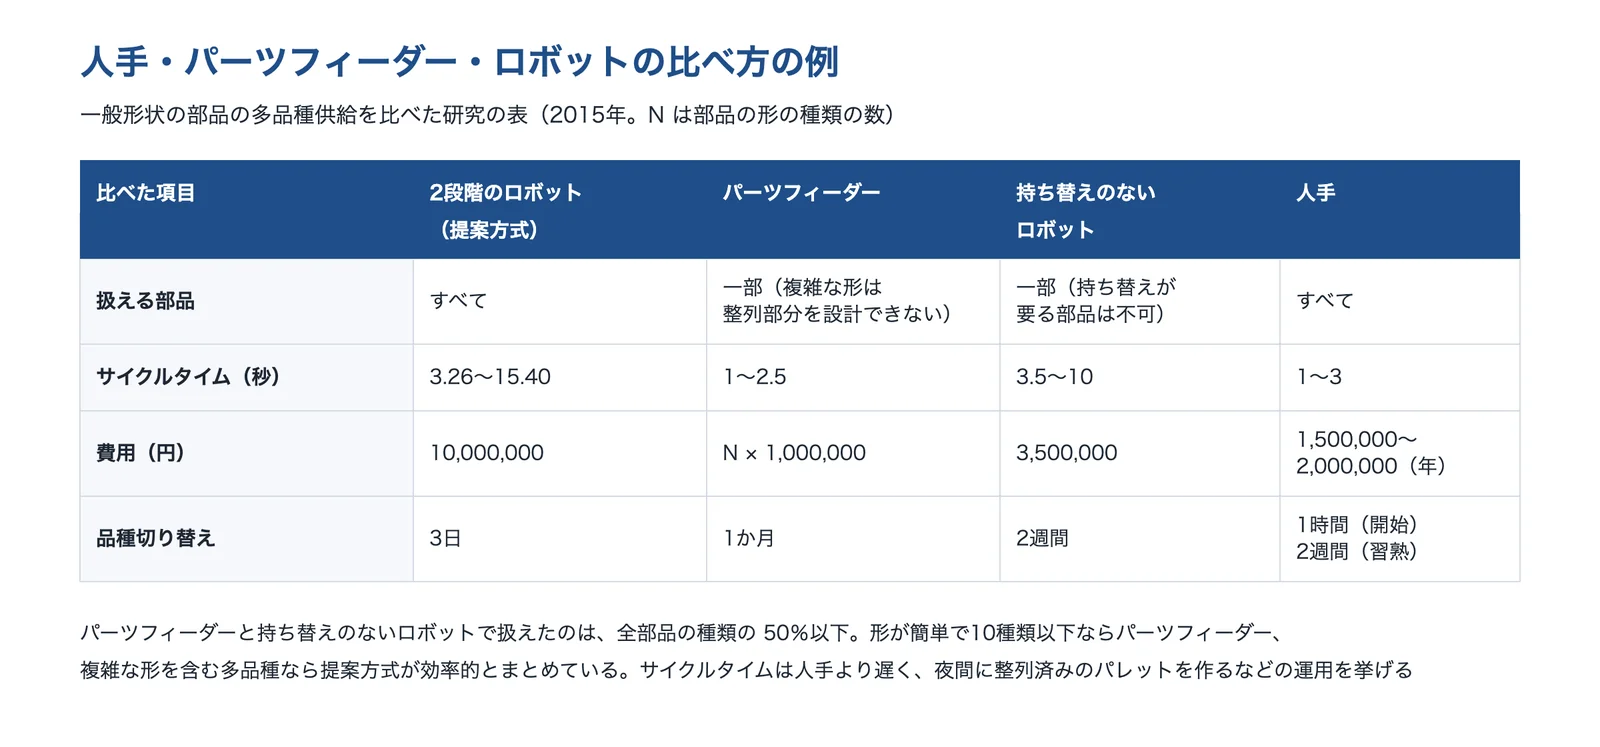
出典:日本ロボット学会誌 Vol.33 No.5(2015年)の Table 1をもとに AI(Claude)で作成
ばら積みピッキングは、取り損ねるとやり直しの時間がかかります。広島県の実験(30mm 角の積み木の立方体40個をばら積みにし、リトライを含めて全部を取り出した。画像処理の調整のしかたを比べる実験)では、6回の評価で試行の回数は41〜46回(多くは41回、最も多いときは46回)でした。1回の動作(撮る〜置く)を8秒とし、失敗すると1回分の時間を失うと仮定すると、成功率約98%では1時間に約439個、約87%では約391個を供給でき、次の機械が8.5秒に1個(1時間に約424個)要るなら、成功率が87%では足りない計算です(編集部の計算。8秒と8.5秒は仮定の数値で、部品や条件が違えば成功率も変わります)。
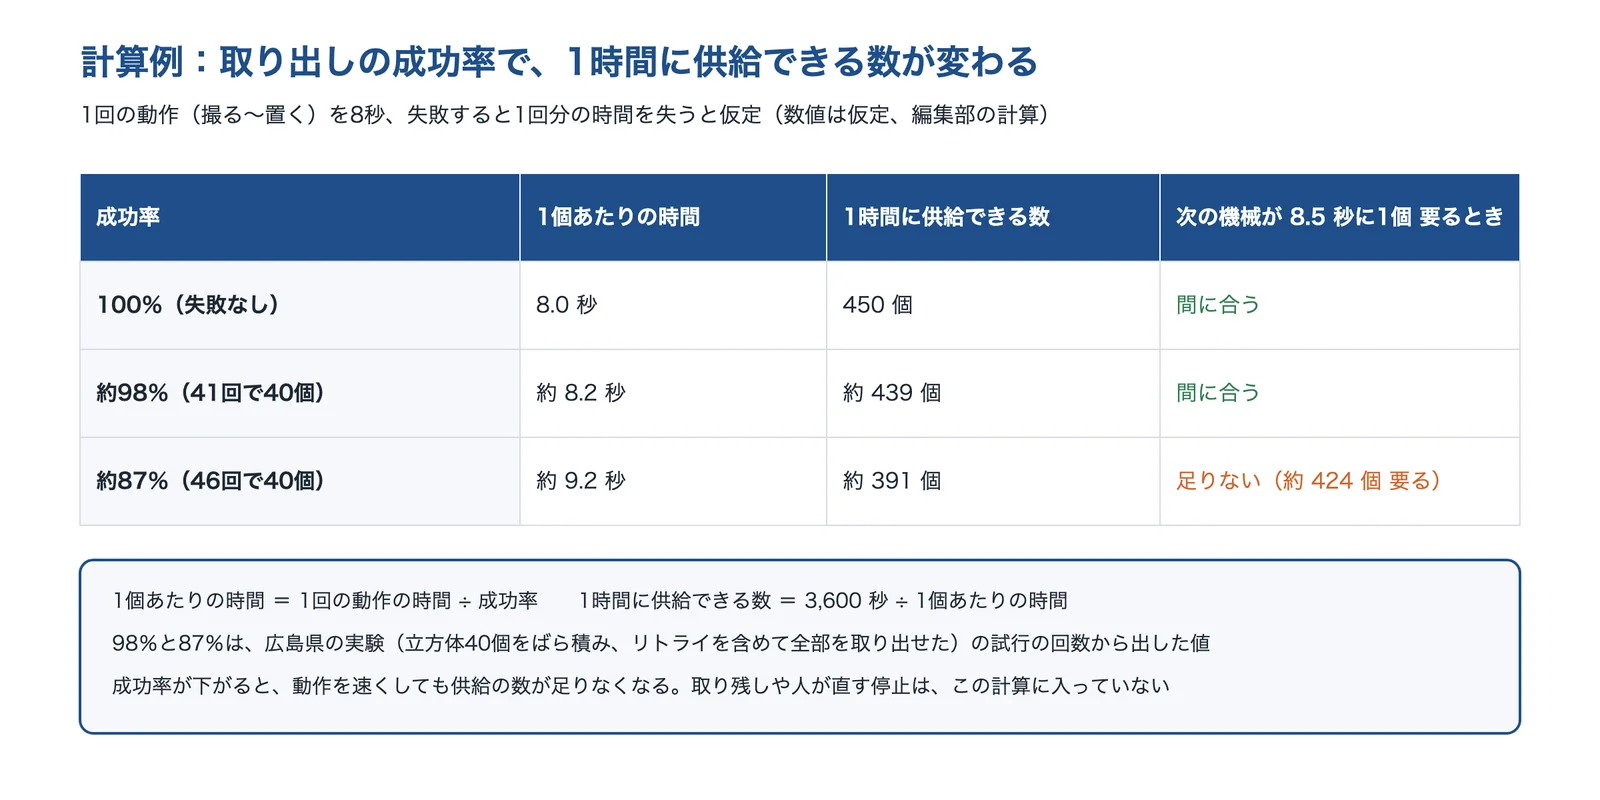
出典:広島県立総合技術研究所 研究報告 No.59の試行の回数をもとに編集部が計算し、AI(Claude)で作成(動作の時間と必要な数は仮定)
出典:一般形状部品の多品種供給の自動化(日本ロボット学会誌、2015年)|J-STAGE、統計手法を活用したランダムピッキングシステムの検討(研究報告 No.59)|広島県立総合技術研究所 西部工業技術センター
目的と置き換え先の比較表
行が目的、列が置き換え先の候補です。◎は第一候補、○は有効、△は条件によって有効を表します。目的の行をクリックすると、理由と出典を書いたカードに移ります。
| 課題(症状) | 3Dビジョン +位置姿勢 の認識 | AI・ モデルレス | ハンドの 工夫 | 仮置き・ 持ち替え (2段階) | 平面に 分散して 2Dで取る |
|---|---|---|---|---|---|
| A決まった向き・位置で、次の機械に入れたい | ◎ | △ | ○ | ○ | |
| B光沢・黒い部品で、うまく認識できない | △ | ○ | △ | ||
| C品種が多い・CAD データがない | △ | ◎ | ○ | ○ | |
| D絡む・引っかかる部品を1個ずつ取りたい | △ | △ | ◎ | ||
| E必要なサイクルタイムで、箱の隅まで取り切りたい | ◎ | ○ | △ | ○ |
◎ 第一候補○ 有効△ 条件によって有効
◎・○・△の理由と出典は、下の「目的ごとの選び方」の各カードに書いています。空欄は、その目的の根拠が今回の調べで見つからなかった候補です。記号は、学会誌・公設試の研究報告・各社の公開情報をもとにした編集部の評価で、同じ目的の中での比較です。実際の設備では、3D センサーの選び方とハンドの工夫は、どの方式とも組み合わせて使います。
目的ごとの選び方
目的(A〜E)ごとに、比べた結果、候補、置き換えるときの注意をまとめました。
決まった向き・位置で、次の機械に入れたい
取り出した部品を、加工機・検査機・組立機へ、向きと位置をそろえて入れたい。
- 比べた結果
- ばら積みから取った部品を整列させるには、取ったあとの部品の位置姿勢がわかっている必要があり、ばら積みの段階で位置姿勢を推定しておく方法と、取ったあとに計測し直したり持ち替えたりする方法があります(ロボット学会誌 2019)。Mujin は、ばら積みのギヤの粗材を高速検査機へ平均4.5秒サイクルで投入し、表裏を置き分けるユースケースを公開しています。三菱電機の研究では、平らな台に1個ずつ置いてから別のロボットで持ち替えることで、11種の部品をすべて整列できました(ロボット学会誌 2015)。アラインテックは、平面に分散させたワークの表裏を判別して反転し、整列して供給します。
- 候補
- 3Dビジョン+位置姿勢の認識(◎)取る前に向きがわかる
- 仮置き・持ち替え(○)台に置いてから持ち直して並べる
- 平面に分散して2Dで取る(○)表裏を判別・反転して整列
- AI・モデルレス(△)置く精度が要らなければ吸着面を探すだけで足りる
吸着できる平面を探して取るだけの方法は、整列の精度の要求が高くないときには有効ですが(ロボット学会誌 2019)、次の機械の入れ口の精度が高いときは、取ったあとの位置のずれをどう直すかを先に決めます。広島県の研究では、片側0.05mm のすき間なら、中心軸が最大8mm ずれても挿入できる倣いの機構(コンプライアンスデバイス)を試作しています(直径約20mm のピンとブッシュ、油あり、小型部品用の試作機での実験)。
光沢・黒い部品で、うまく認識できない
金属の光沢面、油の付いた部品、黒い樹脂の部品などで、3D のデータが欠けて位置姿勢が出ない。
- 比べた結果
- 取り扱う物体が半透明だったり金属光沢を持っていたりすると、物体の表面全体の3D 計測が難しいことがあります(ロボット学会誌 2019)。JST の研究報告も、パターン投影などのアクティブステレオは表面の模様によらず測れるが、金属や半透明の物体は精度よく測るのが難しいとしています。TRUST SMITH は、金属光沢やプラスチック光沢を持つ物体(金属部品など)にも対応するとしています。Thinker は、近接覚センサーで「なぞって、まさぐる」ことで、カメラシステムでは難しかったばら積み部品の位置や姿勢を特定するとしています(光沢や黒い部品への対応は公開されていません)。
- 候補
- AI・モデルレス(○)光沢のある金属部品にも対応とする製品
- ハンドの工夫(△)カメラに頼らず指のセンサーで手探りする
- 3Dビジョン+位置姿勢の認識(△)光沢で表面全体を測れないことがある
光沢・黒・透明の部品は、センサーの方式・置く位置・照明で写り方が変わります。メーカーやシステムインテグレーターに実物の部品を送り、取り出しの試験をしてもらってから方式を決めます(編集部の解説)。
品種が多い・CAD データがない
数十〜数百の品種を少しずつ流す、図面や CAD データが手元にない部品がある。
- 比べた結果
- モデルベースのばら積みピッキングは、部品の CAD データを先に登録する必要があり、ねじのように太さ・長さ・頭の形が違う似た部品ごとに登録し直す必要があります(ヤマハ発動機技報)。同社は深層学習で把持位置を推論する方式を採り、CAD の登録をなくしました(実証での部品ごとの把持成功率は67〜80%で、外販に向けた商品の企画を進めている段階)。TRUST SMITH は、CAD データを得にくい物体を事前の学習なしで取り、種類ごとに分けた事例(製造業N社)を公開しています。三菱電機の研究では、2段階の方式で部品を1点追加するのに約0.5日、品種の切り替え全体で例えば約3日でした(ロボット学会誌 2015)。
- 候補
- AI・モデルレス(◎)CAD の登録をなくす
- ハンドの工夫(○)共通のハンド・画像の登録不要の製品
- 仮置き・持ち替え(○)多品種でも全部品を扱えた例
- 3Dビジョン+位置姿勢の認識(△)品種ごとに CAD の登録が要る
物体を変えるたびにハンドの交換・認識の調整・教示をしていると、専用の設備との差が小さくなります(ロボット学会誌 2019)。JRC(アルフィス)は、共通ハンドとオートツールチェンジャーで段取り替えの時間を短くするとしています。品種を足すときにだれが・何時間で登録できるかを確かめます。
絡む・引っかかる部品を1個ずつ取りたい
ばね・リング・フック・U ボルトなど、ばら積みにすると互いに絡んで2個いっしょに上がってくる。
- 比べた結果
- アラインテックは、ステージを傾ける動きと、裏面から狙った所を打撃するシリンダーで、絡みやすいワークを分離し、2D カメラで認識して取る装置を作っています。分離の実績に、ばね・ミニスプリング・金属リングなどを挙げています。大阪大学の研究は、U 字ボルト・S フックなどの絡みやすい物体を、絡みを予測するニューラルネットで一度取り、絡みが取れなければ別の箱に置いて、ほどける向きに引き出す「2段階のピッキング」を提案しています。
- 候補
- 平面に分散して2Dで取る(◎)打撃と傾きで絡みをほぐす
- 仮置き・持ち替え(△)研究段階:別の箱に置いてほどく
- AI・モデルレス(△)研究段階:絡みを予測して取る
絡む部品は、取るときに2個いっしょに上がってくることがあります。Mujin は、ワークを誤って複数個取り上げたときに検知する機能を挙げています。複数取りを見つけて戻すしくみを入れておきます(編集部の解説)。
必要なサイクルタイムで、箱の隅まで取り切りたい
次の機械のタクトに間に合わせたい。箱の壁ぎわや最後の数個が取れずに人が手で出している。
- 比べた結果
- 部品の重なりや部品箱の壁で、把持の目標の位置にハンドが届かないことがあります(広島県)。Mujin は、ハンドの最後の近づき方を非直線にして取り残しを極限まで排除するとし、1回の撮像で複数のワークの動作を計画する機能も挙げています。公開しているユースケース(ばら積みのギヤの粗材を高速検査機へ投入)では、平均4.5秒サイクル・箱の四隅のワークまで取り切るとしています。広島県の研究は、箱のすき間に入る細さと衝突に耐える強さを持ち、つかむ部位の第二候補にも対応する爪を提案しています。アラインテックの分離フィーダーは最高60個/分です(IC チップの例では、表裏を反転しないとき60個/分、反転するとき50個/分)。
- 候補
- 3Dビジョン+位置姿勢の認識(◎)経路の計算と取り残しの対策
- ハンドの工夫(○)細い爪・第二候補で隅にも届く
- 平面に分散して2Dで取る(○)最高60個/分の例(反転なし)
- 仮置き・持ち替え(△)平均6.45秒で人手より遅かった例
三菱電機の2段階の方式は、サイクルタイムが人手より遅いため、夜間に整列済みのパレットを作っておく、システムを並べて動かす、といった運用の対策を挙げています(ロボット学会誌 2015)。取り出しの成功率もサイクルタイムを左右します(下の計算例)。
置き換えるときの注意
ばら積みピッキングを入れるときは、条件を決め、実物で試し、事前に検証し、取り残しの扱いを決め、安全と運用を決める、という順に進めます。次の図は、公開情報をもとに編集部が整理した進め方です。
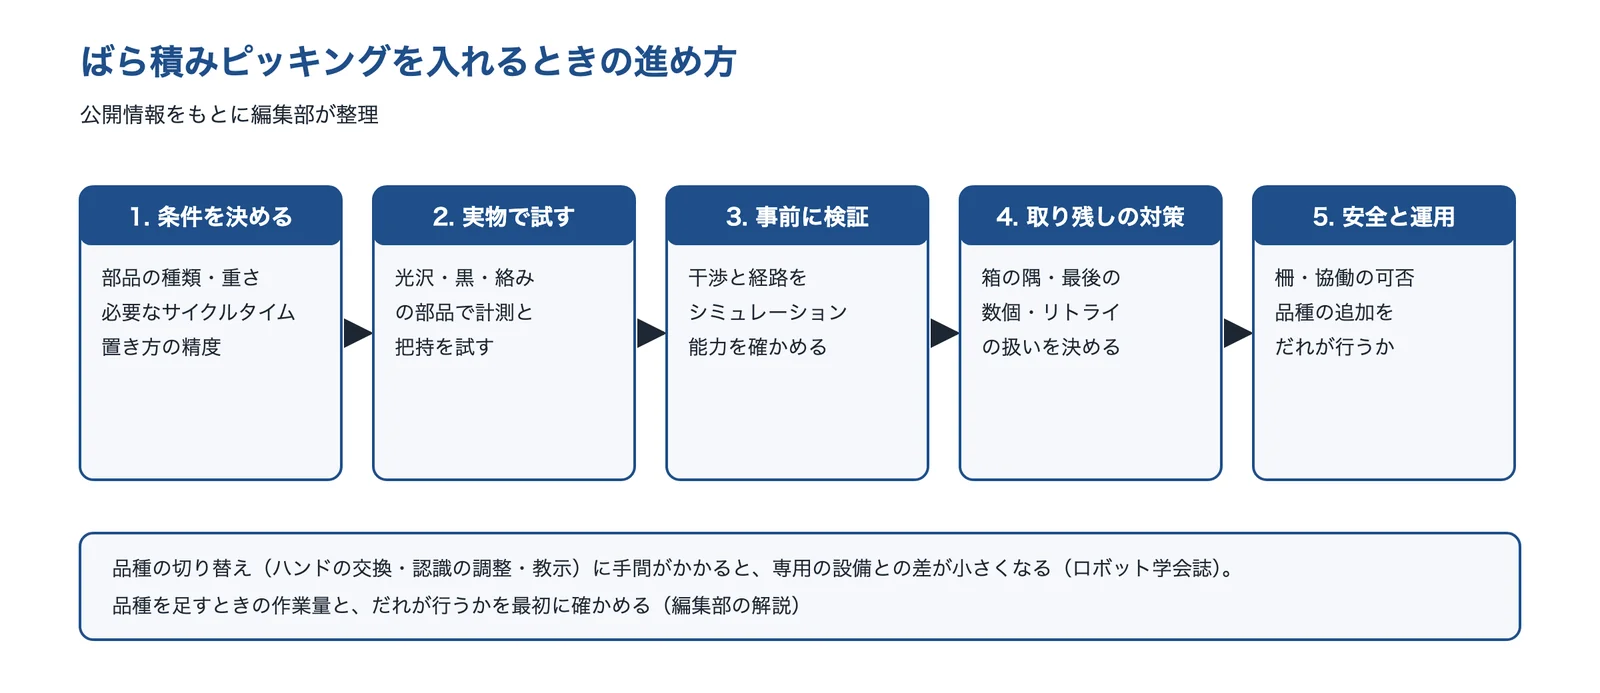
出典:この記事の内容をもとに AI(Claude)で作成
実物の部品で、計測と把持を試す
センサーの選び方は、取り扱う物体の材質に大きく影響されます(ロボット学会誌 2019)。光沢・黒・透明の部品、油の付いた部品、絡む部品は、カタログの値より実物での試験が頼りになります。部品箱も、実際に使う箱(壁の高さ・材質・大きさ)で試します(編集部の解説)。
干渉と経路を、事前に検証する
広島県の研究報告は、3次元 CAD・構造解析・機構解析・動作解析のソフトで、爪の形、部品箱の隅への把持具の到達のしやすさ、誤差を吸収できる量を事前に評価する方法を紹介しています。Mujin は、高精度のシミュレーションで要望の能力が出るかを購入前に判断するとしています。取り出しの成功率とサイクルタイムを、導入の前に数字で確かめます。
取り残し・最後の数個の扱いを決める
部品の重なりや箱の壁で、ハンドが届かない部品が出ることがあります(広島県)。箱の傾け方、最後の数個を人が出すか、箱を替えるタイミング、リトライの回数の上限を、運用として決めておきます。三菱電機の研究のように、人手より遅いときは、夜間に整列済みのパレットを作っておくなどの運用も考えます(編集部の解説)。
安全の決まりを確かめる
産業用ロボットの安全規格には、ISO 10218-1(JIS B 8433-1:ロボット)と ISO 10218-2(JIS B 8433-2:ロボットシステムとインテグレーション)があり、リスクアセスメントにもとづいて安全の要求を決めることが求められます(厚生労働省の会議資料、労働安全衛生総合研究所、2015年12月)。協働ロボットで柵をなくすかどうかも、リスクアセスメントで決めます(編集部の解説)。
出典:ビンピッキング&キッティングのためのロボットシステム(日本ロボット学会誌、2019年)|J-STAGE、ランダムピッキングに適したエンドエフェクタの提案|広島県立総合技術研究所、3Dロボットピッキング PickWorker パッケージ|Mujin、一般形状部品の多品種供給の自動化(日本ロボット学会誌、2015年)|J-STAGE、産業用ロボットの安全規格について(主に安全性能)(資料、2015年12月)|厚生労働省
ばら積みピッキングを相談できる企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。ばら積みピッキングのパッケージ、AI のソフト、ロボットハンド、分離の装置、ロボットシステムインテグレーターの会社を挙げました。
株式会社Mujin|ティーチレスで動くばら積みピッキングのパッケージ
Mujinとは
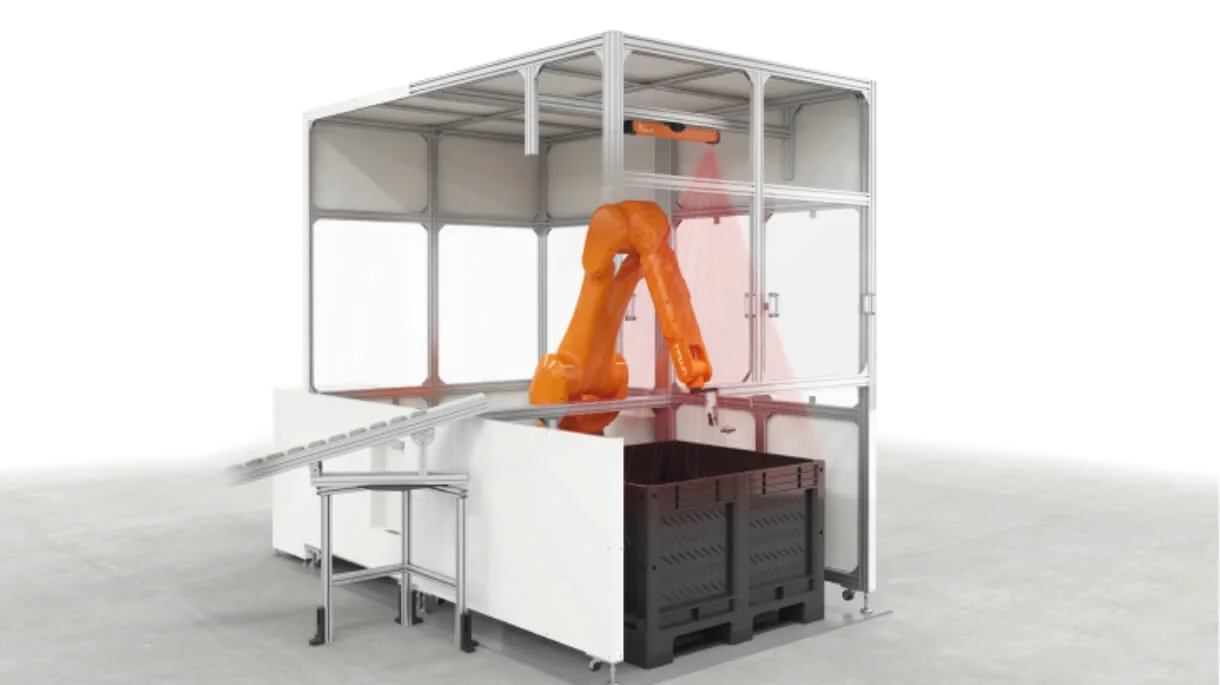
Mujin は、東京都江東区に本社がある、ロボットの知能化の会社です(2011年7月創立、従業員450人(グループ計、2024年11月時点))。2015年1月に、ばら積みピッキング用のティーチレスコントローラ「Mujinコントローラ・ピックワーカー」を発売しました。
Mujinの得意技術
| 技術 | 内容 |
|---|---|
| 3Dロボットピッキング PickWorker パッケージ | Mujinコントローラ・レーザ LED を載せた3Dビジョン・アームロボット・Mujinハンド(案件ごとのオーダーメイドも可)をパッケージで提供し、ばら積みピッキングを完全ティーチレスで自動化するとしている |
| 取り残し・チョコ停を防ぐ機能 | ハンドの最後の近づき方を非直線にして取り残しを極限まで排除する、1回の撮像で複数のワークの動作を計画する(パイプライン処理)、複数取りの検知、同じワークへのリトライのくり返しの防止、荷崩れの検知などを挙げている |
| 能力保証 | 高精度のシミュレーションで、要望の能力が出るかを購入前に判断し、約束する内容を見積もりの時点で書面で出すとしている |
Mujinが解決できる課題
- ギヤ・クランクシャフト・コンロッド・ダイカスト品などを、加工機や検査機へ自動で投入したい
- ロボットのプログラムを書かずに、ばら積みピッキングを立ち上げたい
- 箱の隅まで取り切り、取り残しやチョコ停を減らしたい
公開されている実績
- ユースケース:ばら積みのギヤの粗材を高速検査機へ投入。平均4.5秒サイクル、表裏の置き分け、箱の四隅のワークまで取り切る
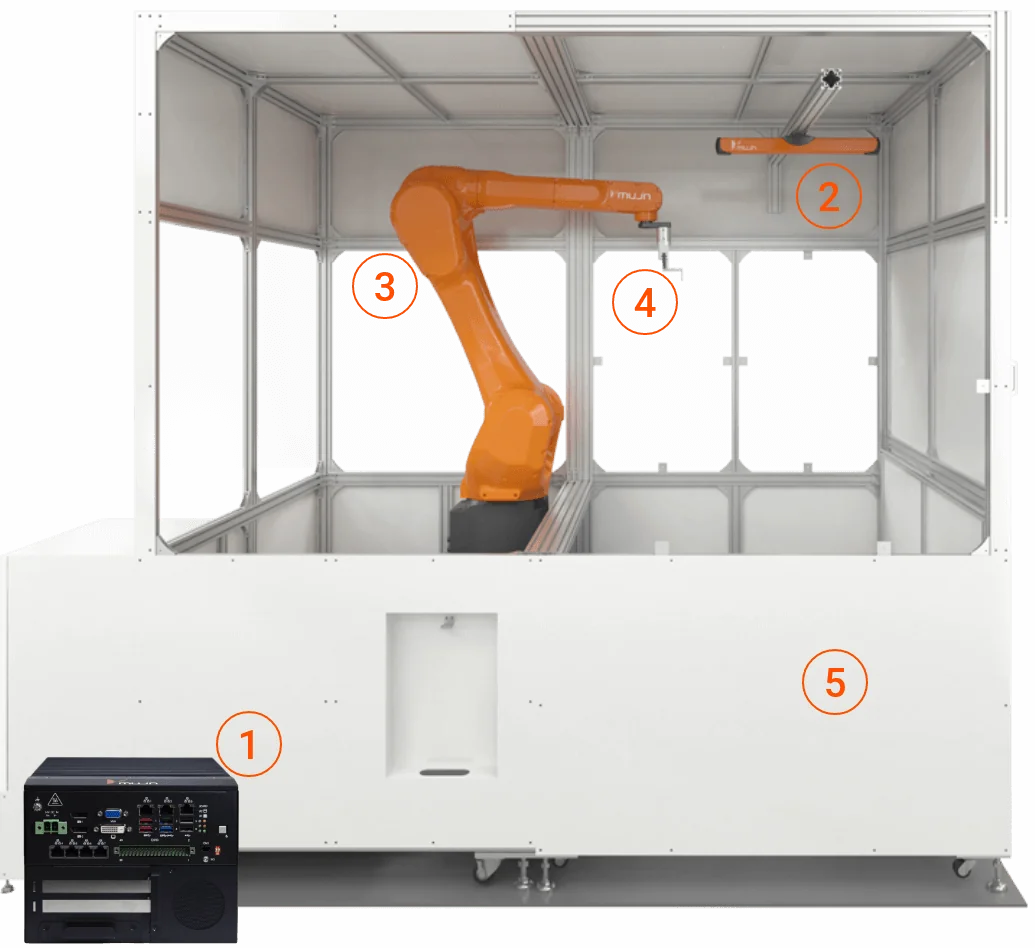
出典:Mujin「3Dロボットピッキング PickWorker パッケージ」
出典:Mujin「3Dロボットピッキング PickWorker パッケージ」
出典:会社概要・沿革|Mujin、3Dロボットピッキング PickWorker パッケージ|Mujin
TRUST SMITH株式会社|CAD も事前学習も要らない AI ピッキング
TRUST SMITHとは
TRUST SMITH は、東京都文京区に本社がある、AI とロボットのソフトウェアの会社です(従業員60人(非正規含む))。事前学習なしでピッキングする「ANY PICKER」を扱っています。
TRUST SMITHの得意技術
| 技術 | 内容 |
|---|---|
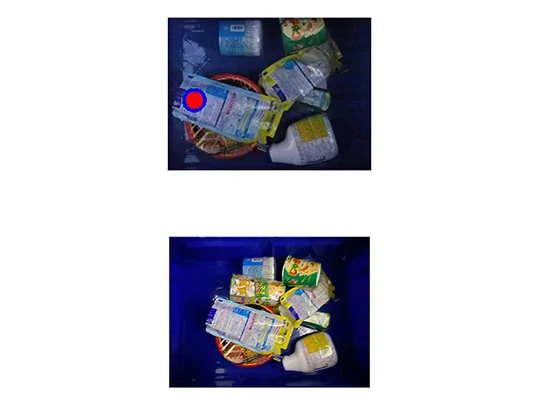
| ANY PICKER | 事前学習なしで、高速(0.1秒)かつ高精度(99.9%)なピッキングができるとしている。最短0.1秒で把持位置を算出する(条件や測り方は公開されていない。対象は部品に限らず、食品なども含む) |
| 認識が難しい物体 | 金属光沢やプラスチック光沢を持つ物体(金属部品、アルミホイルなど)、不定形物、すき間なく敷き詰められた箱、丸みを帯びた物体にも対応するとしている |
| ティーチングレス | 事前の学習が要らないため、扱う品物が頻繁に変わる現場にも合い、学習期間が不要で短期間で導入できるとしている |
TRUST SMITHが解決できる課題
- CAD データがない・得にくい部品を、ばら積みから取りたい
- 光沢のある金属部品の認識で困っている
- 品物が頻繁に変わる現場で、学習の手間をかけずに使いたい
公開されている実績
- 製造業N社:ばら積みの部品の山から種類ごとに分ける作業で、事前に CAD データを得にくい物体があり導入に難航していたが、CAD などによる学習が要らないアルゴリズムで、学習なしでの自動化を達成した
出典:TRUST SMITH「プロダクト」
出典:会社概要|TRUST SMITH、プロダクト(ANY PICKER)|TRUST SMITH
株式会社Thinker|近接覚センサーで手探りしてつかむロボットハンド
Thinkerとは
Thinker は、大阪市西区に大阪オフィス、奈良市に開発拠点がある、ロボットハンドの会社です(2022年8月設立。大阪大学発のスタートアップ)。近接覚センサーを備えたロボットハンド「Think Hand F」を作っています。
Thinkerの得意技術
| 技術 | 内容 |
|---|---|
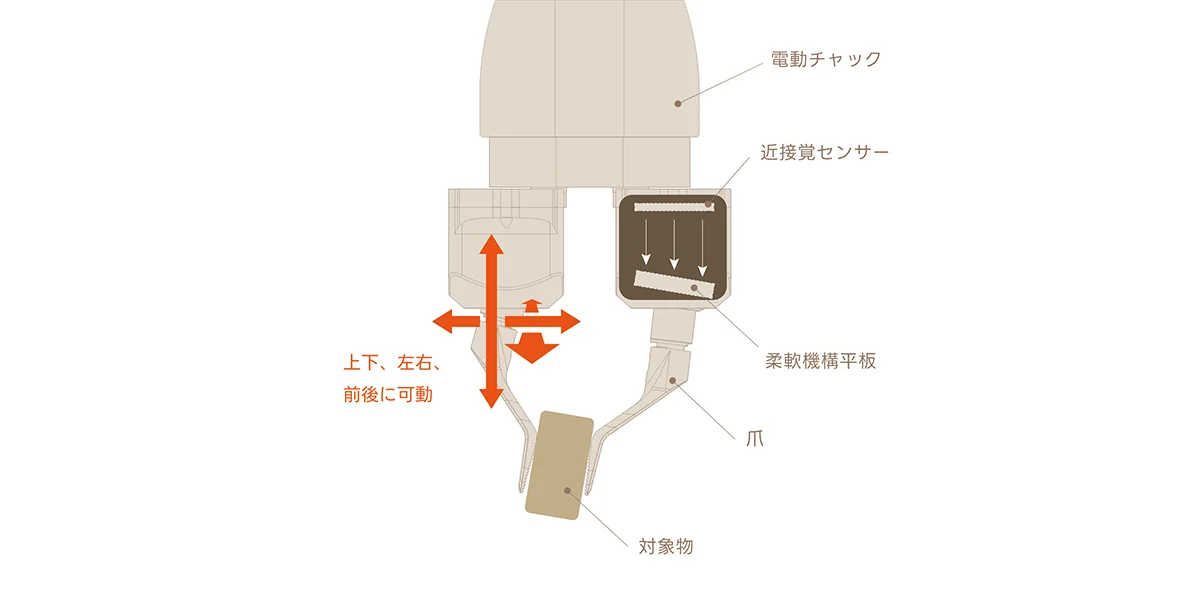
| Think Hand F | 近接覚センサーを備えた指で「なぞって、まさぐり、つかみにいく」動作をし、カメラシステムでは対応が難しかったばら積み部品でも位置や姿勢を特定してつかむとしている。ハンド寸法102×82×98mm(グリッパ部を除く)、可搬重量 UR 取付時800g |
| つかんだ状態の判定 | つかんだ状態をリアルタイムで確かめ、うまくつかめていなければすばやくリトライする。接触を判定して「つき指」による停止を避ける |
| Thinker Model A | 協働ロボット・ハンド・カメラ・ノート PC をまとめたばら積みピッキングのパッケージ。高額な3Dカメラ・画像の初期登録・基本プログラムの作成が不要としている(ワークの登録は搭載カメラで撮影するだけ、とも書かれている) |
Thinkerが解決できる課題
- 高い3Dカメラを入れずに、ばら積みピッキングを始めたい
- 位置がずれやすい部品や、繊細な扱いが要る部品をつかみたい
- ティーチングの手間と専門の人材を減らしたい
出典:Thinker「Think Hand F」
出典:会社概要|Thinker、Think Hand F|Thinker、Thinker Model A|Thinker
アラインテック株式会社|平面に分散させて2Dカメラで取る、絡む部品の分離
アラインテックとは
アラインテックは、山口県岩国市に本社がある、機械・設備のメーカーです(1950年2月設立、従業員約170名)。ばら積みピッキング・箱詰めのロボットシステムを作っています。
アラインテックの得意技術
| 技術 | 内容 |
|---|---|
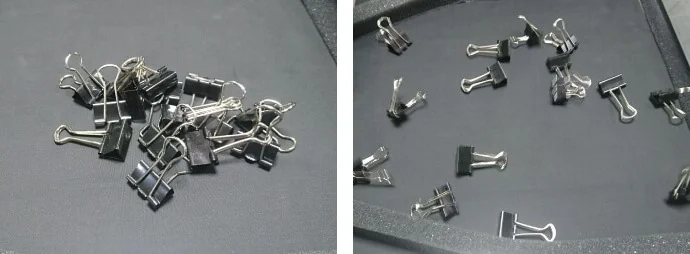
| 平面に分散させて取る方式 | ばら積みの品物を、ワークに合わせた方法で平面に分散させ、2D カメラで認識してロボットで取り、整列して供給する |
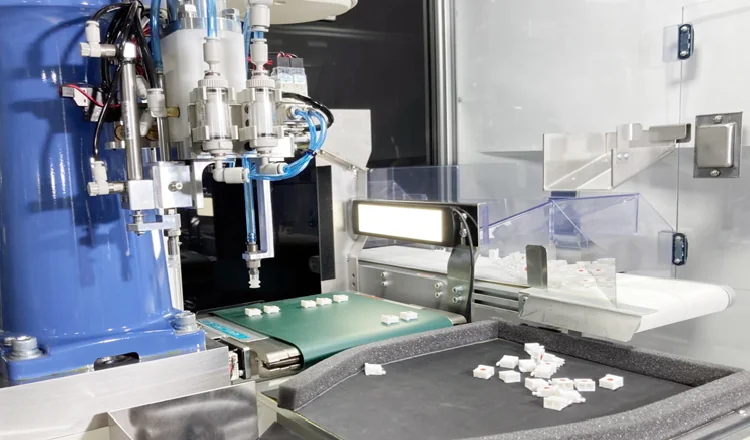
| アラインピッキング DF(分離フィーダー) | ステージを傾ける動きと、裏面から狙った所を打撃するシリンダーで、従来はばらしにくかった絡みやすいワークの分離や、狙ったワークの表裏の反転をする。スカラロボットのタイプで最高60個/分 |
| 分離の実績 | 金属部品、コネクタ端子、ばね、ミニスプリング、金属リング、プレス部品、樹脂成型品、電子部品など |
アラインテックが解決できる課題
- ばね・リングなど、絡みやすい部品をほぐして供給したい
- 表裏をそろえて包装機・自動機へ入れたい
- 多品種の混ざったワークを、種類ごとに分けたい
公開されている実績
- 電子部品(IC チップ)のばら積みのピッキング・ケース詰めで、表裏を判別して50個/分(表裏の反転をしない場合は60個/分)
出典:アラインテック「バラ積みピッキング・箱詰めロボットシステム」
出典:アラインテック「バラ積みピッキング・箱詰めロボットシステム」
出典:会社案内|アラインテック、バラ積みピッキング・箱詰めロボットシステム|アラインテック
株式会社JRC(ロボットSIer アルフィス)|3Dビジョンとハンド設計のばら積みピッキングシステム
JRC(アルフィス)とは
JRC は、大阪市西区に本社がある、ベルトコンベヤ部品の会社です(1961年4月創業)。2018年に、ロボットシステムインテグレーターの事業ブランド「アルフィス(ALFIS)」を始めました。
JRC(アルフィス)の得意技術
| 技術 | 内容 |
|---|---|
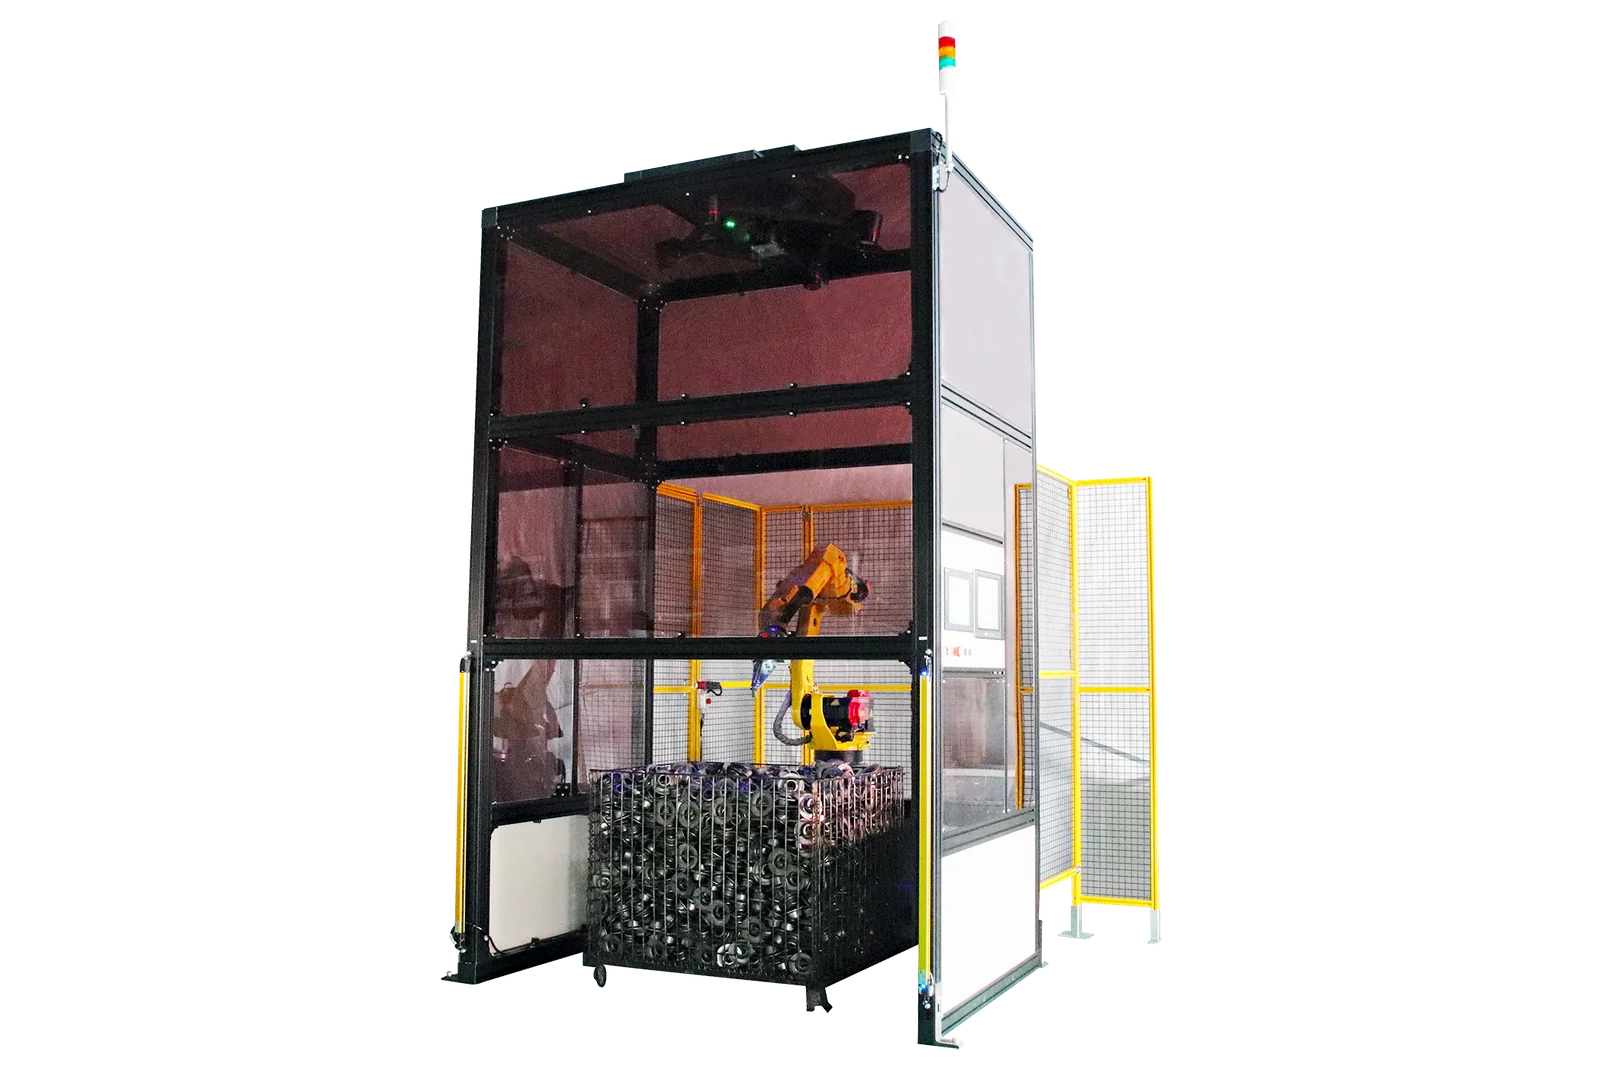
| バラ積みピッキングシステム | 3D ビジョンがワークの位置と姿勢を認識してピッキングするので、ワークの向きをそろえる前工程が要らない。周辺設備との干渉やロボットの姿勢まで考えた動作を算出する |
| 段取り替えの短縮 | 共通ハンドやオートツールチェンジャーを使い、パレット位置などの細かな調整なしでピッキングできるようにして、段取り替えの時間を短くするとしている |
| ハンドの設計 | 既製品では対応できない、思ったとおりにつかめない、ワークが落ちる、といった問題を、ワークと現場に合わせたハンドの設計と調整で解決するとしている |
JRC(アルフィス)が解決できる課題
- パーツフィーダーをやめて、かごから直接部品を取りたい
- 品種の切り替えのたびのハンド交換・プログラムの調整を減らしたい
- 既製のハンドでは、つかめない・落とすワークがある
公開されている実績
- 自社の本社工場:かごの金属製のハウジングを大型の磁石で持ち上げてパーツフィーダーに入れていたため非常に大きな騒音が出ていたが、3D ビジョンで部品の向きを認識してかごから直接取り、コンベヤへ置くことで、部品がこすれて出る音を防いだ
出典:JRC ロボットSIer アルフィス「金属部品のバラ積みピッキング」
出典:会社概要|JRC ロボットSIer アルフィス、バラ積みピッキングシステム|同、金属部品のバラ積みピッキング(導入事例)|同
有限会社ICS SAKABE|3D AI マシンビジョンの導入から保守まで
ICS SAKABEとは
ICS SAKABE は、北九州市小倉北区に本社がある、ロボットシステムの会社です(従業員14名(2024年10月10日現在))。3D AI マシンビジョンを使ったランダム(ばら積み)ピッキングの導入支援を行っています。
ICS SAKABEの得意技術
| 技術 | 内容 |
|---|---|
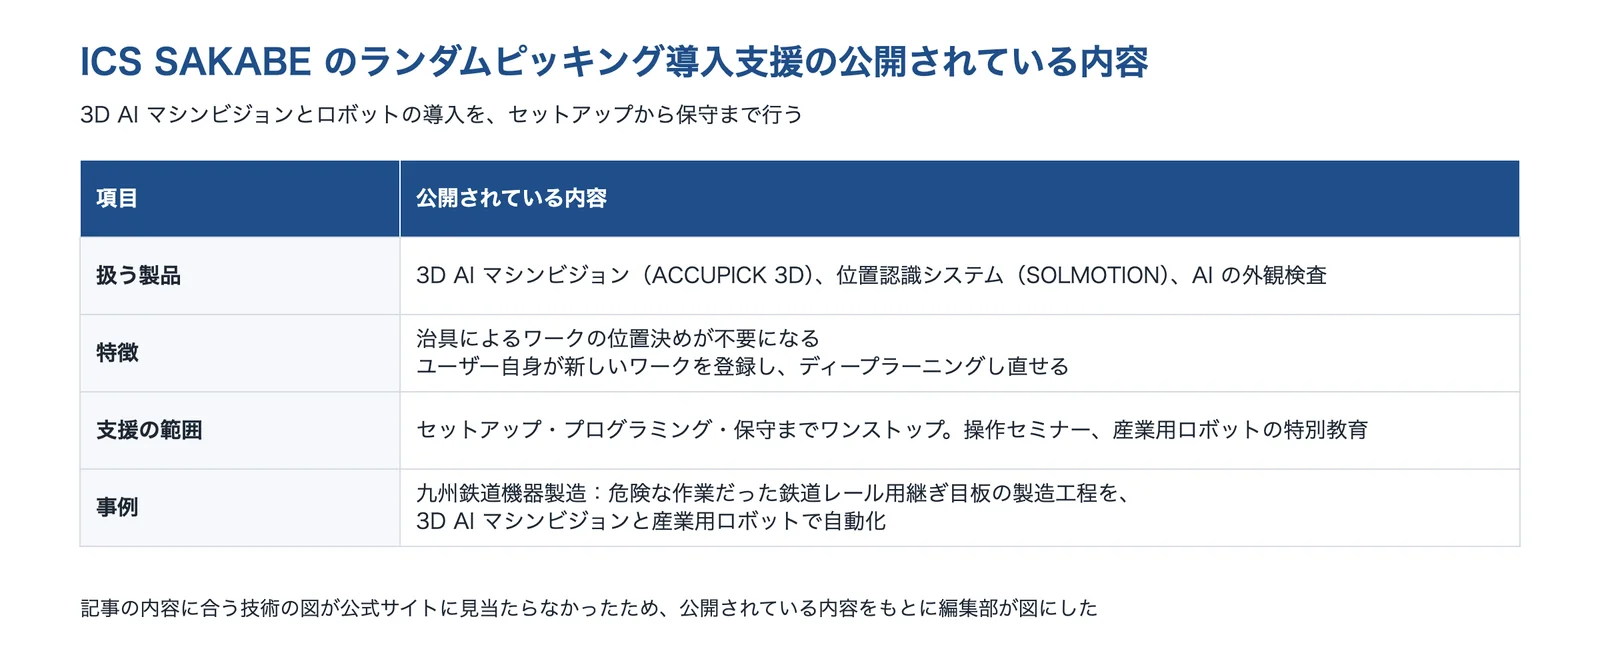
| 3D AI マシンビジョンの導入支援 | 3D AI マシンビジョン(ACCUPICK 3D)や位置認識システム(SOLMOTION)を使い、治具によるワークの位置決めを不要にする。セットアップからプログラミング・保守までを一括で行う |
| ワークの追加 | ユーザー自身が新しいワークを登録し、ディープラーニングし直せるとしている。操作セミナーと産業用ロボットの特別教育のセミナーも行う |
画像は、記事の内容に合う技術の図が公式サイトに見当たらなかったため、公開されている内容をもとに編集部が図にしました。
ICS SAKABEが解決できる課題
- 治具でワークの位置を決めている工程を、ばら積みから取る形にしたい
- 新しいワークを、自社で登録・学習できるようにしたい
- 導入後の保守と、社内の操作する人の育成まで頼みたい
公開されている実績
- 九州鉄道機器製造:作業員にとって危険な作業だった鉄道レール用継ぎ目板の製造工程を、3D AI マシンビジョンと産業用ロボットで自動化した(公開ページには、この工程がばら積みから取る作業かどうかは書かれていない)
出典:ICS SAKABE「3D AI マシンビジョン導入支援サービス」をもとに AI(Claude)で作成
出典:会社概要|ICS SAKABE、3D AI マシンビジョン導入支援サービス|ICS SAKABE
選ぶ前に確かめる条件
ばら積みピッキングを相談する前に、次のことを整理しておくと、方式の絞り込みと試験が進めやすくなります。
- 部品の種類の数、形・大きさ・重さ・材質・表面(光沢・黒・油・透明)
- 部品の CAD データがあるか、似た形の部品がどれだけあるか
- 部品が絡む・引っかかる・重なりやすいか
- 部品箱(通い箱・かご)の大きさ・深さ・材質と、1箱の数
- 次の機械に必要なサイクルタイムと、置くときの向き・位置の精度
- 取り損ね・複数取り・取り残しが出たときの扱い(リトライ・人の介入)
- 品種を足すときに、だれが登録・調整するか
- 設置の場所、安全柵の有無(協働ロボットにするか)
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。
情報の確認日:2026年10月6日








