慣性モーメントは、物の「回しにくさ・止めにくさ」を表す量です。まっすぐ動く物では重さ(質量)が大きいほど動かしにくいように、回る物では慣性モーメントが大きいほど、回し始めにくく、止めにくくなります。モーターを選ぶときに必ず出てくる量で、カタログでは「イナーシャ」とも書かれます。このページでは、意味と計算のしかた、代表的な形の式、加速に要るトルク、減速機やボールねじを通したときの考え方、平行軸の定理、回転のエネルギー、設計での使い方を、できるだけやさしく説明します。
ひとことで言うと
慣性モーメントとは
物を細かく分けて、それぞれの質量に、回転軸からの距離の2乗を掛けて、たし合わせた量です。記号は J(または I)、単位は kg·m²。値が大きいほど、回転の速さを変えにくくなります。
日本機械学会の機械工学事典は、慣性モーメントを「直線運動における質量のように、剛体の回転運動における慣性の大小を示すもの」と説明しています。
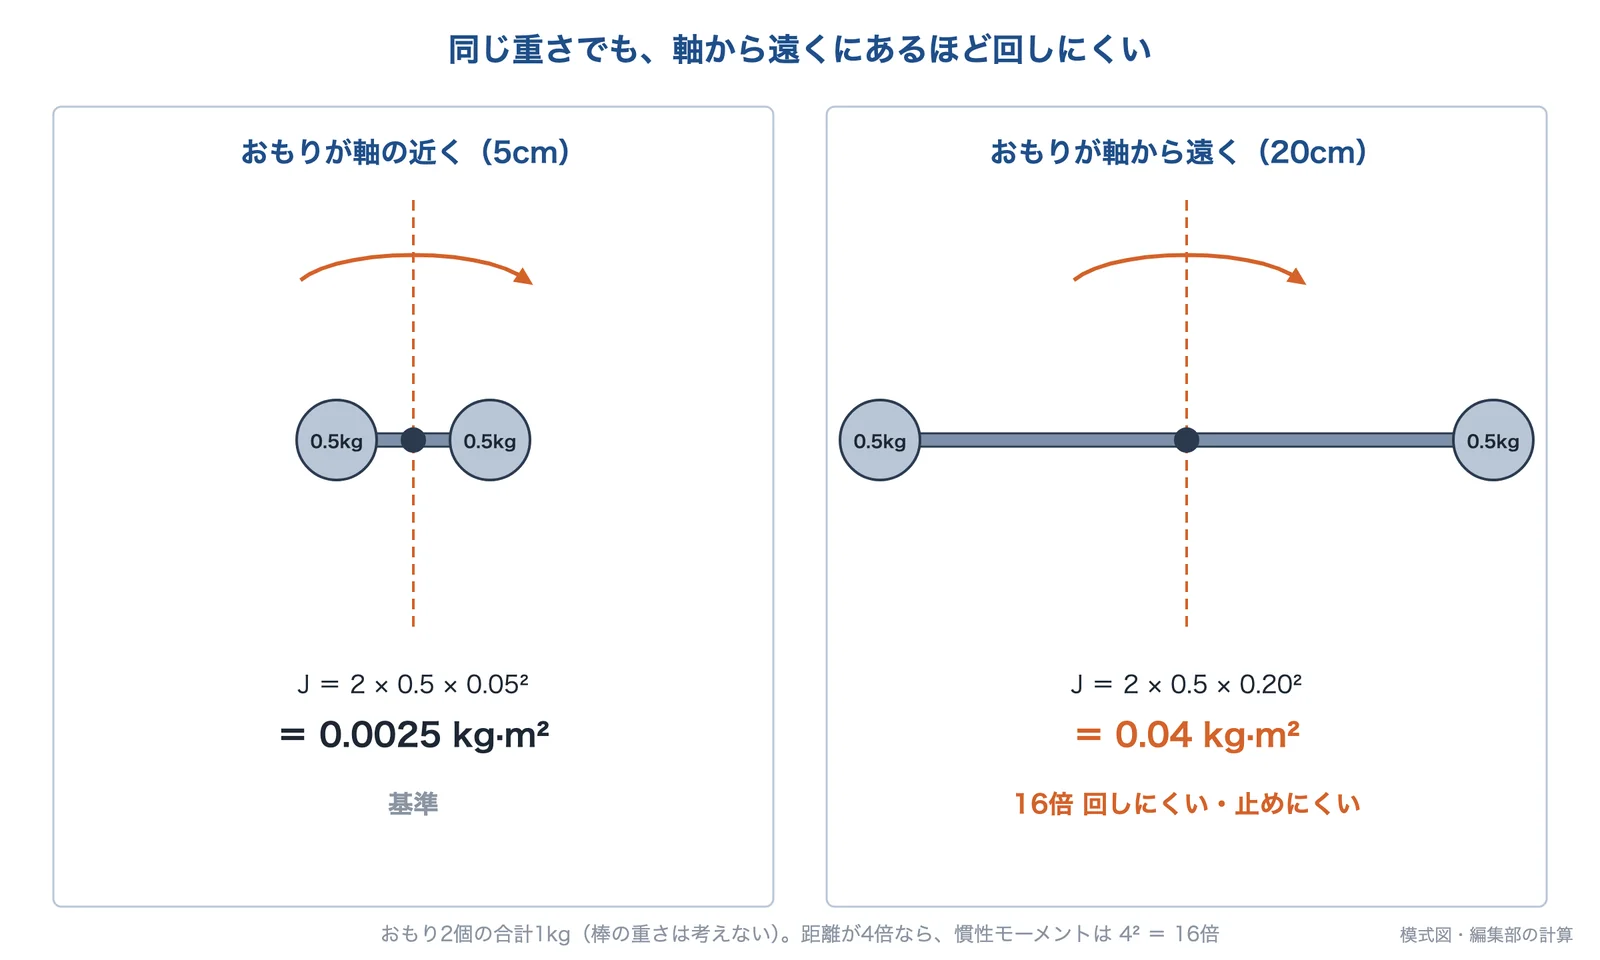
出典:日本機械学会 機械工学事典をもとに編集部が計算し、AI(Claude)で作成
同じ1kg のおもりでも、回転軸の近くに付けた棒より、遠くに付けた棒のほうが、ずっと回しにくく、止めにくくなります。距離が4倍なら、慣性モーメントは 4² = 16倍です(編集部の計算)。ウィキペディア日本語版は、開いた傘と閉じた傘を軸のまわりに回すと手ごたえが違う例を挙げています。オリエンタルモーターの解説も、慣性モーメントは質量に比例し、半径の2乗に比例するとしています。
出典:慣性モーメント|日本機械学会 機械工学事典、慣性モーメント|ウィキペディア日本語版、モーターを選ぶ時、慣性モーメントはなぜ大切なの?|オリエンタルモーター
定義と単位:質量 × 距離の2乗
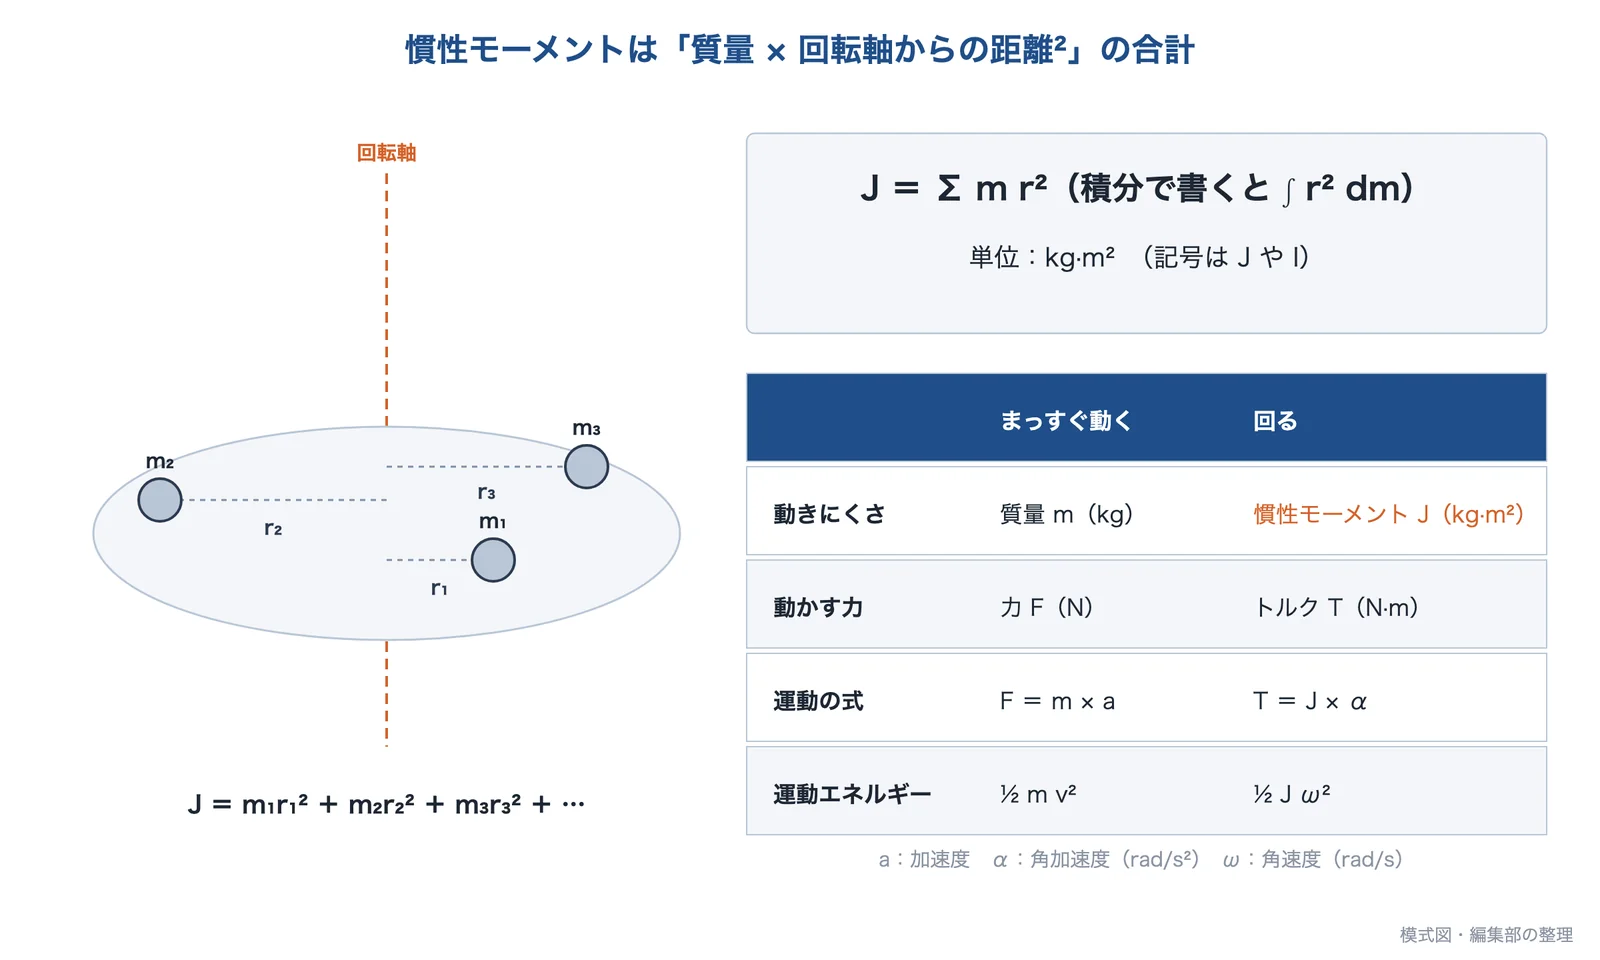
出典:日本機械学会 機械工学事典、ミキプーリーをもとに AI(Claude)で作成
慣性モーメントの式
J = Σ m r²(小さな部分の質量 m × 回転軸からの距離 r の2乗 を、全体でたし合わせる)
積分で書くと J = ∫ r² dm 単位:kg·m²
日本機械学会の機械工学事典は、物体を細かく分けたときの各部分の質量 dm と、回転軸の直線からの距離 r の2乗を掛けて、すべての部分について加え合わせたものを慣性モーメントとし、質点の集まりでは I = Σ mᵢrᵢ²、かたまり(剛体)では I = ∫r²dm としています。どの軸のまわりで回すかによって値が変わるので、「どの軸のまわりの慣性モーメントか」をいつも意識します。
単位は kg·m² です(ウィキペディア日本語版)。ミキプーリーの技術資料は、記号を昔は I と書いていたが、電流の I と間違えやすいので今は J と書くとしています。このページでも J を使います。
まっすぐ動く物では「力 = 質量 × 加速度(F = m a)」でした。回る物では、ミキプーリーの資料のとおり「トルク = 慣性モーメント × 角加速度(T = J α)」になります。質量の役割を慣性モーメントが、力の役割をトルクが受け持つと考えると覚えやすいです(編集部の解説)。
出典:慣性モーメント|日本機械学会 機械工学事典、慣性モーメント|ウィキペディア日本語版、慣性モーメントJ(イナーシャ)計算式・公式 一覧|ミキプーリー
代表的な形の慣性モーメントの式
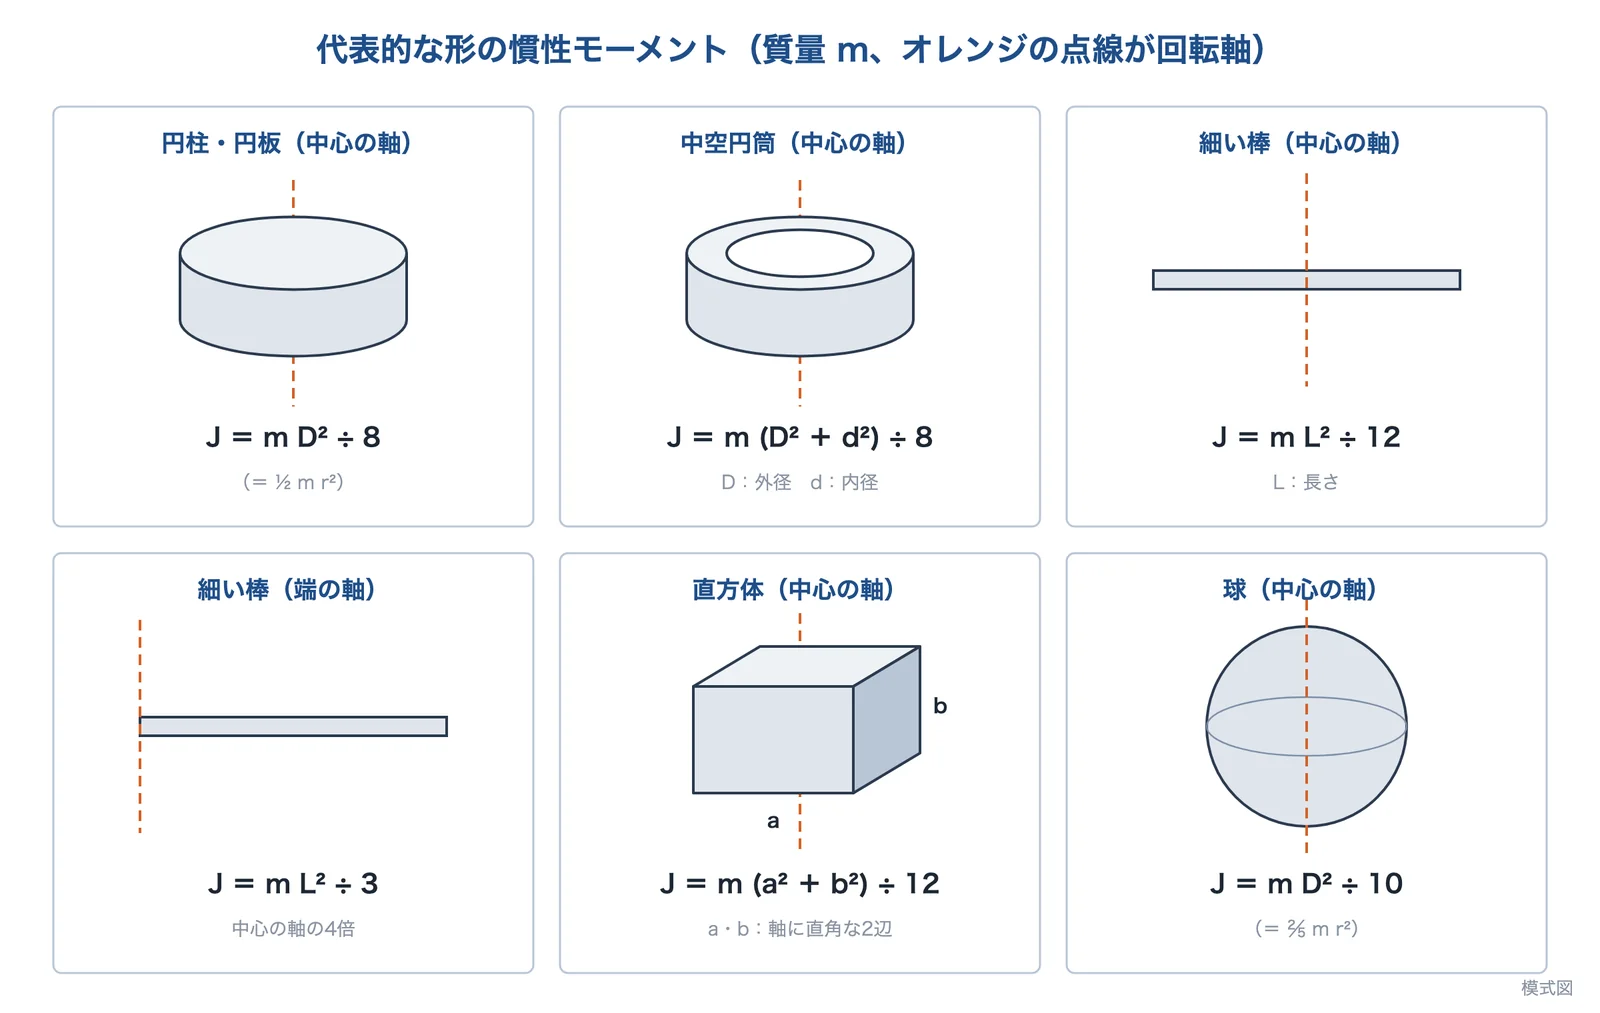
出典:オリエンタルモーター、Wikipedia(英語版)をもとに AI(Claude)で作成
| 形(回転軸) | 慣性モーメント J | メモ |
|---|---|---|
| 円柱・円板(中心の軸) | m D² ÷ 8 | = ½ m r²。オリエンタルモーター |
| 中空円筒(中心の軸) | m (D² + d²) ÷ 8 | D:外径 d:内径。同上 |
| 直方体(中心の軸) | m (a² + b²) ÷ 12 | a・b:軸に直角な2辺。同上 |
| 細い棒(中心で直角の軸) | m L² ÷ 12 | L:長さ。英語版ウィキペディア |
| 細い棒(端で直角の軸) | m L² ÷ 3 | 中心の軸の4倍。同上 |
| 球(中心の軸) | m D² ÷ 10 | = ⅖ m r²。同上 |
モーターの選定でよく使うのは、円柱(軸・プーリー・円板)と中空円柱です。オリエンタルモーターの資料は、円柱の慣性モーメントを J = ⅛ m D²(D:直径)としています。同じ質量でも、質量が外側に集まった中空円筒は、中まで詰まった円柱より慣性モーメントが大きいことが、式の D² + d² からわかります(編集部の解説)。
出典:モーターの選定 慣性モーメントの計算式|オリエンタルモーター、List of moments of inertia|Wikipedia(英語版)
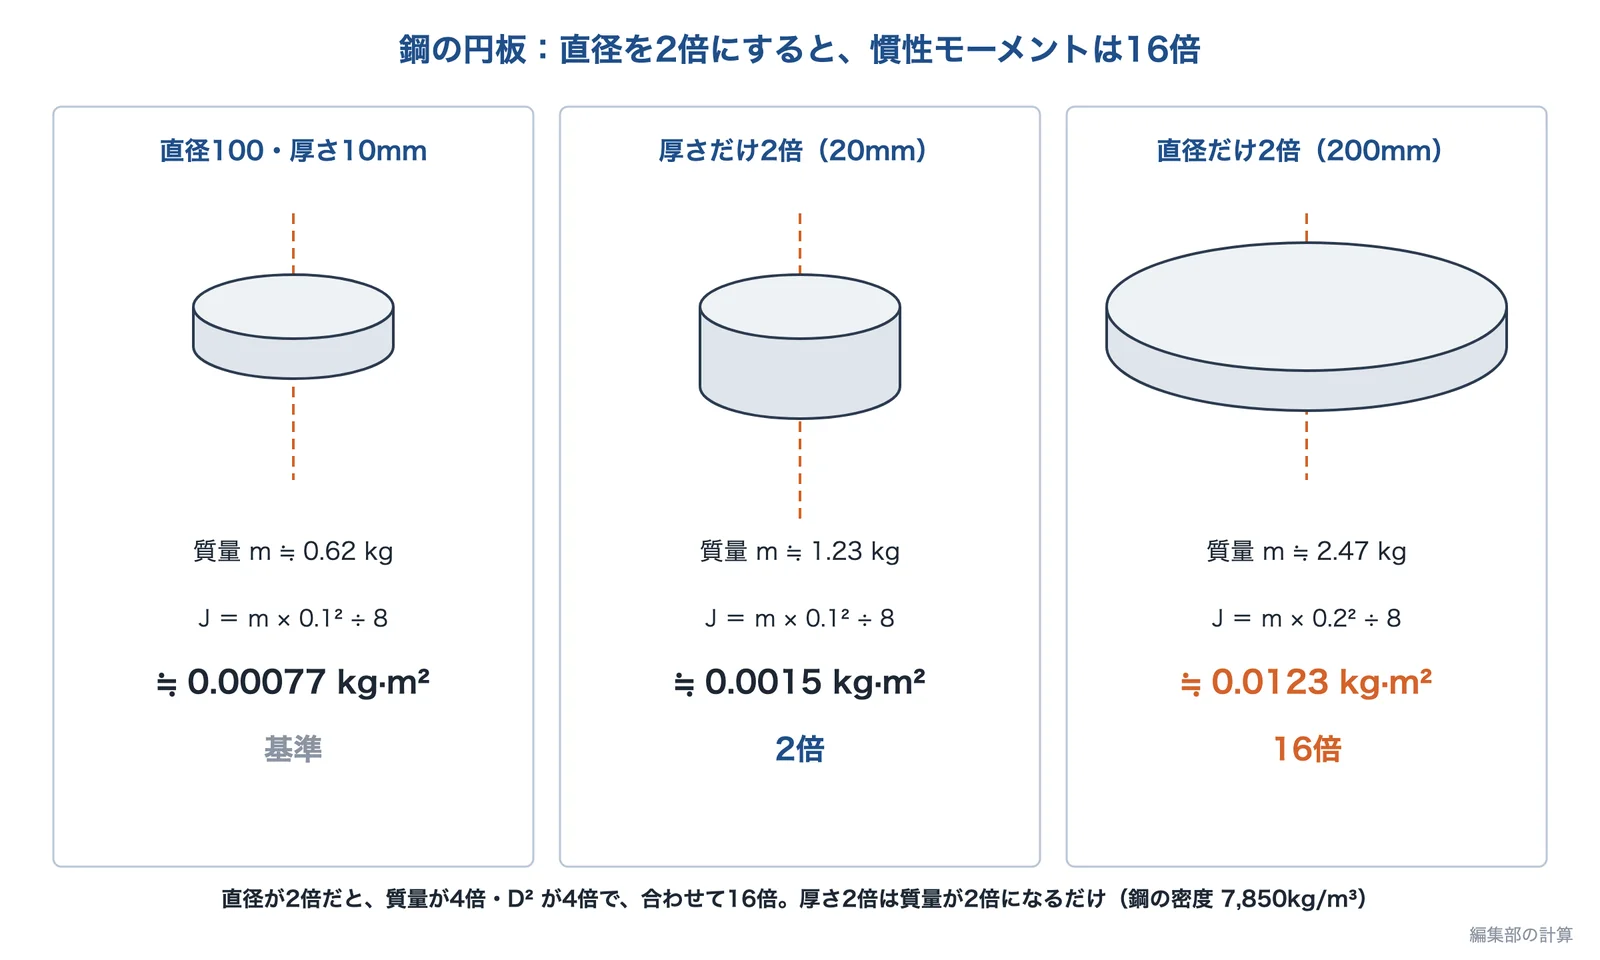
計算例:鋼の円板
出典:オリエンタルモーターをもとに編集部が計算し、AI(Claude)で作成
鋼(密度を 7,850kg/m³ とする)の円板 直径100mm・厚さ10mm は、質量が約0.62kg、慣性モーメントが J = 0.62 × 0.1² ÷ 8 ≒ 0.00077kg·m² です。厚さを2倍にすると質量が2倍になるので J も2倍、直径を2倍にすると、質量が4倍・D² が4倍で、J は16倍になります(編集部の計算)。回転体を大きくするときは、直径がいちばん効きます。
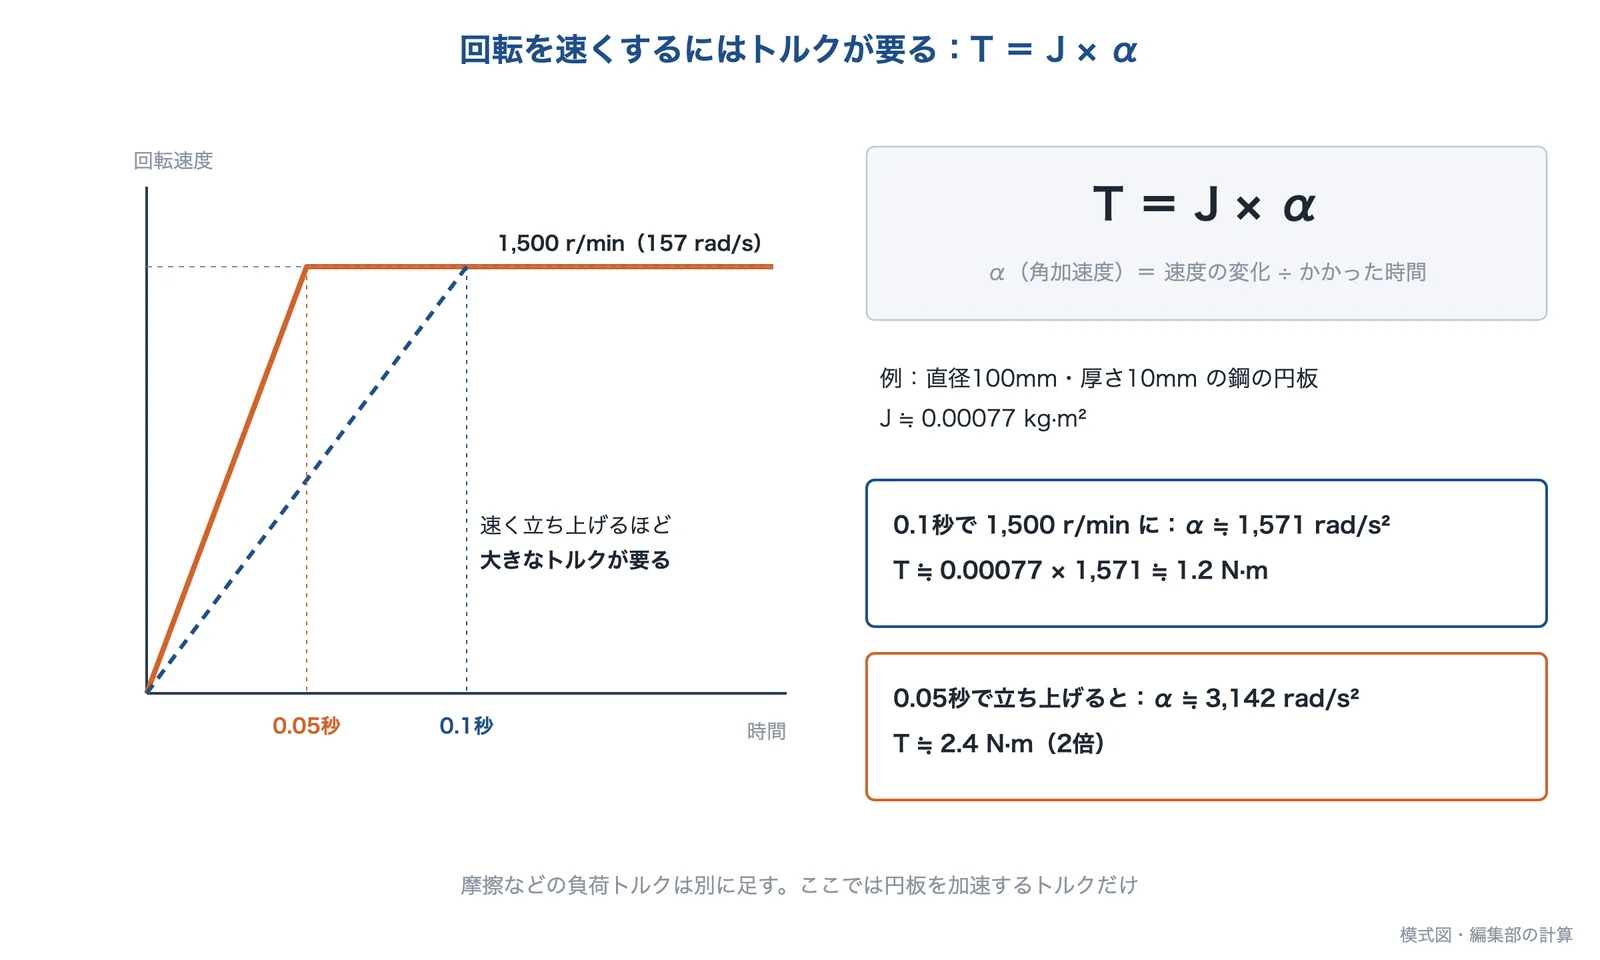
回転を速くするのに要るトルク
出典:ミキプーリー、オリエンタルモーターをもとに編集部が計算し、AI(Claude)で作成
加速に要るトルク
T = J × α α(角加速度)= 角速度の変化 ÷ かかった時間
回転速度 N(r/min)なら、角速度 ω = 2π × N ÷ 60(rad/s)
ミキプーリーの資料は、回転トルク T[N·m]= 慣性モーメント J[kg·m²]× 角加速度 α[rad/s²]としています。先ほどの円板を、止まった状態から0.1秒で1,500r/min(約157rad/s)にするなら、α ≒ 1,571rad/s² で、T ≒ 0.00077 × 1,571 ≒ 1.2N·m です。0.05秒で立ち上げるなら、2倍の約2.4N·mが要ります(編集部の計算。摩擦などは考えない)。
オリエンタルモーターの資料は、モーターの選定で、加速トルクを Ta = (ロータと電磁ブレーキの慣性モーメント × i² + 全負荷の慣性モーメント J_L)÷ 9.55 × 運転速度 N ÷ 加速時間 t(i:減速比)とし、必要なトルクを(負荷トルク + 加速トルク)× 安全率としています。9.55 は 60 ÷ 2π で、回転速度 r/min を角速度 rad/s に直すための数です(編集部の解説)。慣性モーメントが大きいほど、速く加減速するには大きなモーターが要るということです。
出典:慣性モーメントJ(イナーシャ)計算式・公式 一覧|ミキプーリー、モーターの選定 モーター選定計算式|オリエンタルモーター
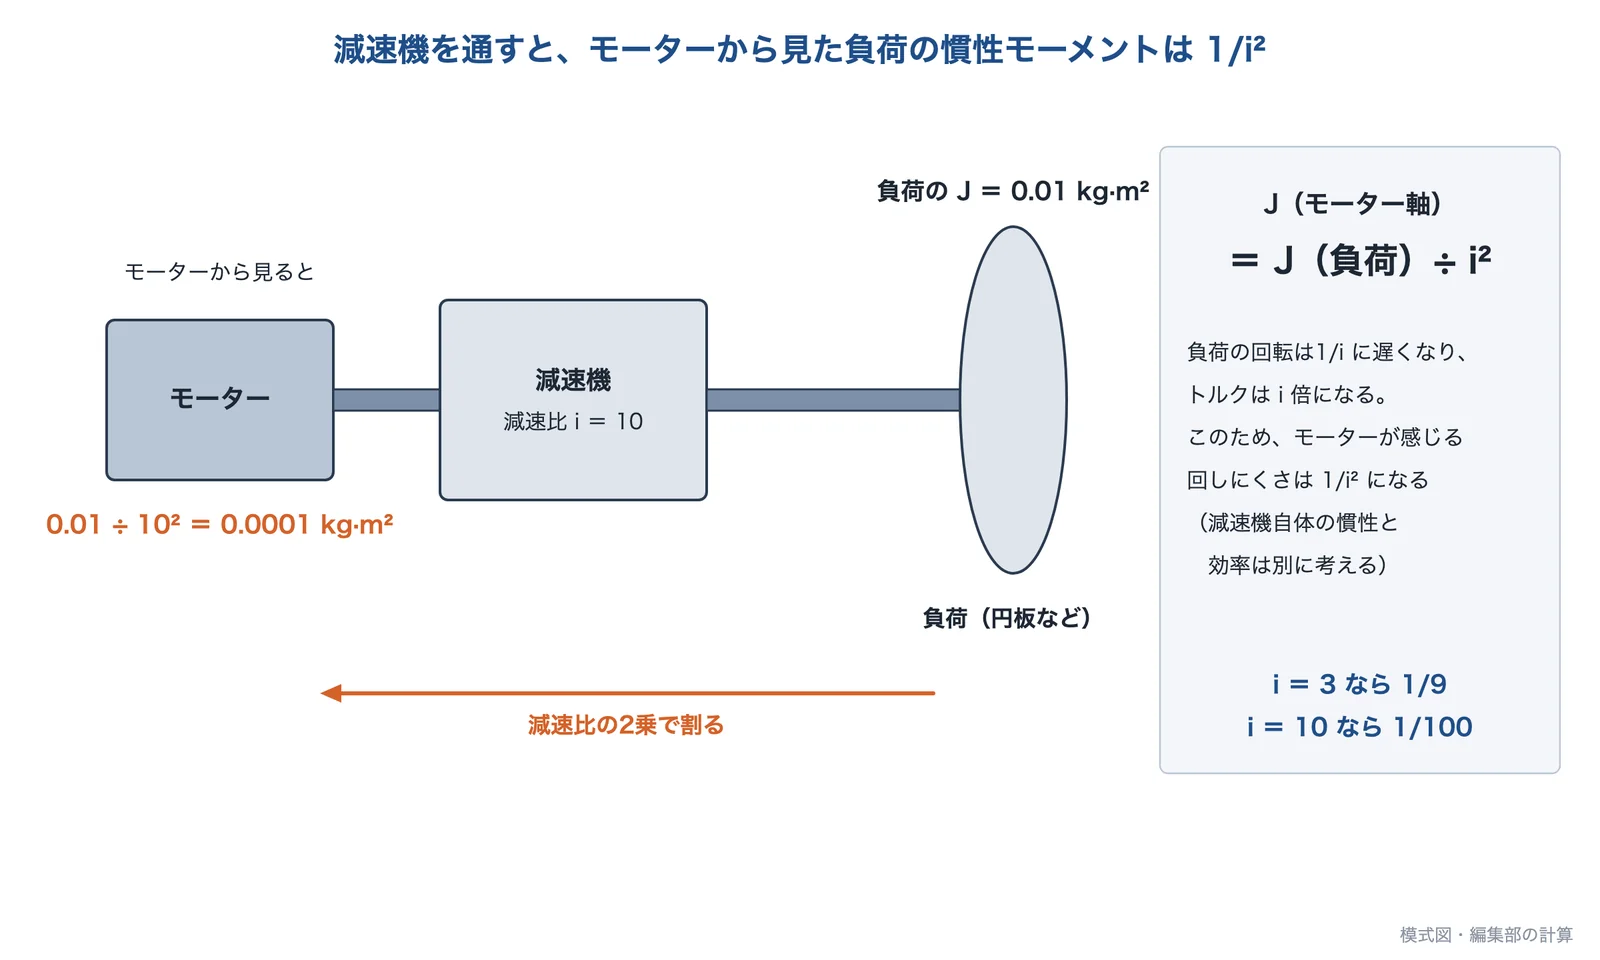
減速機を通すと 1/i² になる
出典:オリエンタルモーターをもとに編集部が計算し、AI(Claude)で作成
オリエンタルモーターの資料は、減速機を通したときの負荷の慣性モーメントをモーター軸に直すと、Jm = J_L ÷ i²(i:減速比)になるとしています。減速比10なら、モーターから見た負荷の慣性モーメントは100分の1です。負荷の回転は1/i に遅くなり、トルクは i 倍になるので、モーターが感じる回しにくさは 1/i² になります(編集部の解説)。
ただし、減速すると負荷の速さは 1/i になります。オリエンタルモーターの解説は、ギヤヘッドで減速すると「許容慣性モーメント × 減速比の2乗」まで動かせるとし、1/2に減速すれば4倍の荷物を積めるが、速さは1/2になる、という例を挙げています。減速機そのものの慣性モーメントや効率も、別に考えます(編集部の解説)。
出典:モーターの選定 慣性モーメントの計算式|オリエンタルモーター、モーターを選ぶ時、慣性モーメントはなぜ大切なの?|オリエンタルモーター
慣性モーメント比(イナーシャ比)
負荷の慣性モーメントを、モーターのロータ(回る部分)の慣性モーメントで割った値を、慣性モーメント比(イナーシャ比)といいます。オリエンタルモーターの資料は、同社のステッピングモーター(2相・5相、αSTEP)ではイナーシャ比 30以下を参考値とし、超えるときはギヤードタイプを勧めています。イナーシャ比が大きいと、起動・停止のときの行き過ぎ(オーバーシュート)や遅れ(アンダーシュート)が大きくなり、加速に追いつけず脱調することもあるとしています。同社のサーボモーター(AZX・NX シリーズ)は、ロータの慣性モーメントの50倍以下を許容値としています。目安の値はメーカーや機種で違うので、使うモーターの資料で確かめます。脱調については課題「ステッピングモーターが脱調する」も参照してください。
出典:モーターの選定 選定のポイント|オリエンタルモーター、モーターを選ぶ時、慣性モーメントはなぜ大切なの?|オリエンタルモーター
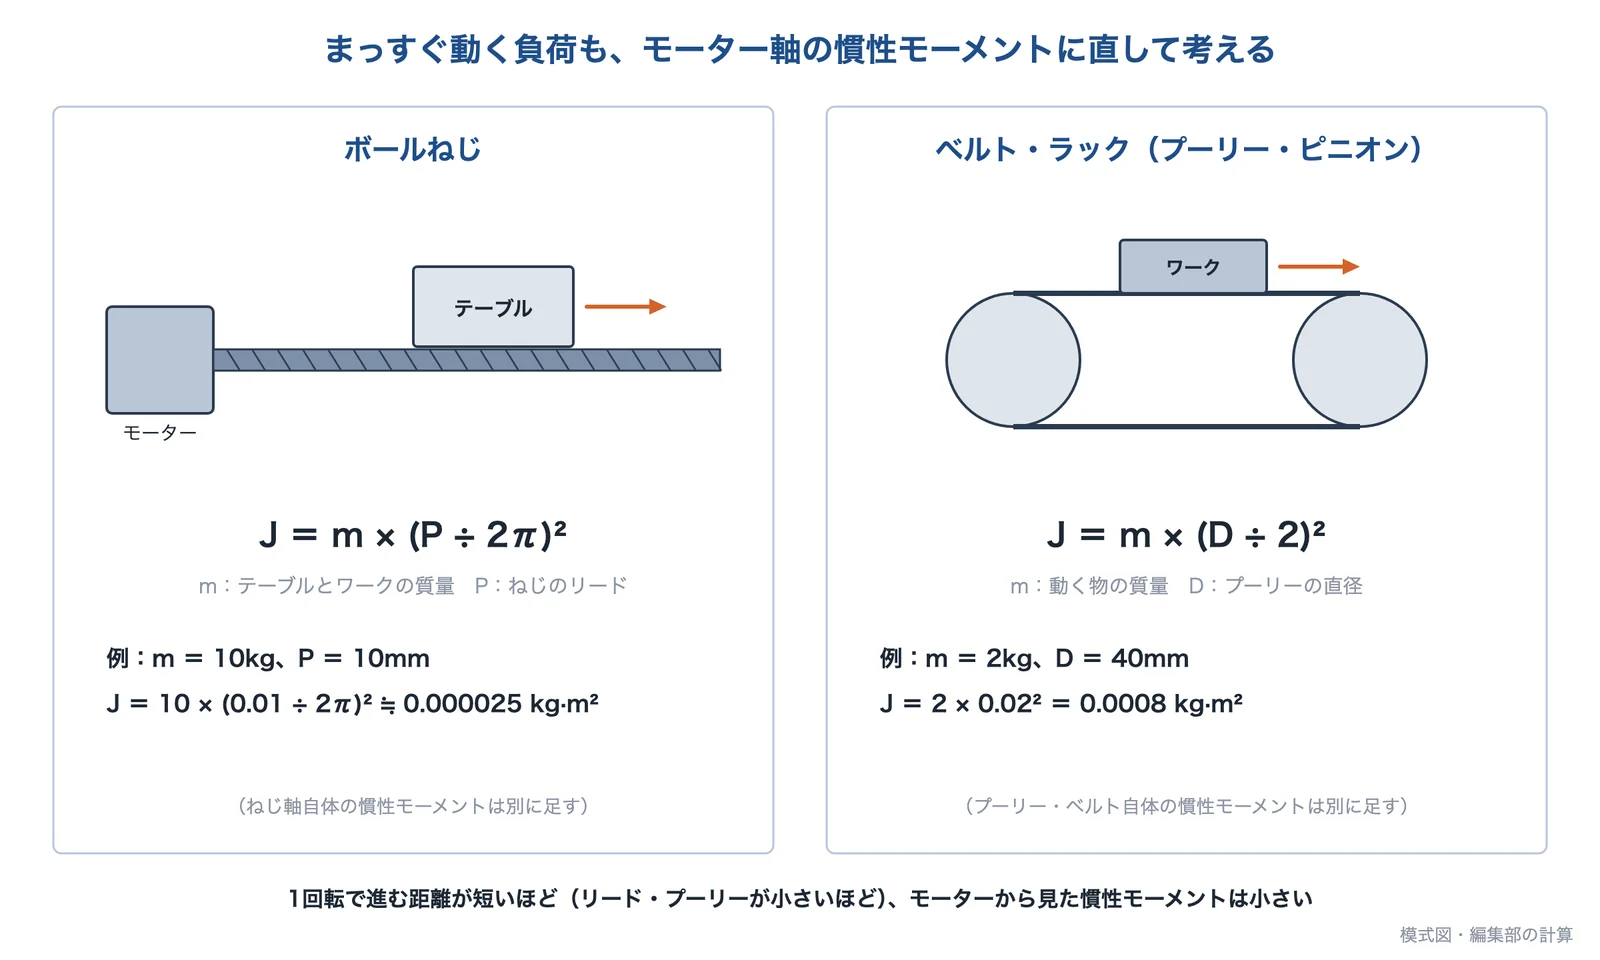
まっすぐ動く負荷の慣性モーメント
出典:オリエンタルモーターをもとに編集部が計算し、AI(Claude)で作成
ボールねじやベルトで動くテーブルのように、まっすぐ動く物も、モーター軸から見た慣性モーメントに直して計算します。オリエンタルモーターの資料は、直線運動する物体の慣性モーメントを J = m × (A ÷ 2π)²(A:モーター1回転あたりの移動量)としています。
- ボールねじ:A はねじのリード P です。質量10kg のテーブルをリード10mm のねじで動かすと、J = 10 × (0.01 ÷ 2π)² ≒ 0.000025kg·m² です(編集部の計算)。
- ベルト・ラックとピニオン:A はプーリーやピニオンの1回転分の長さ π D なので、J = m × (D ÷ 2)² になります。質量2kg のワークを直径40mm のプーリーで動かすと J = 0.0008kg·m² です(編集部の計算)。
1回転で進む距離が短いほど、モーターから見た慣性モーメントは小さくなります。そのぶん、同じ速さで動かすにはモーターを速く回す必要があります。ねじ軸やプーリー自体の慣性モーメントは、円柱の式で求めて足します(編集部の解説)。ボールねじの選び方は課題「ボールねじの寿命・剛性を見極めたい」も参照してください。
出典:モーターの選定 慣性モーメントの計算式|オリエンタルモーター
平行軸の定理:軸から離れた物
平行軸の定理
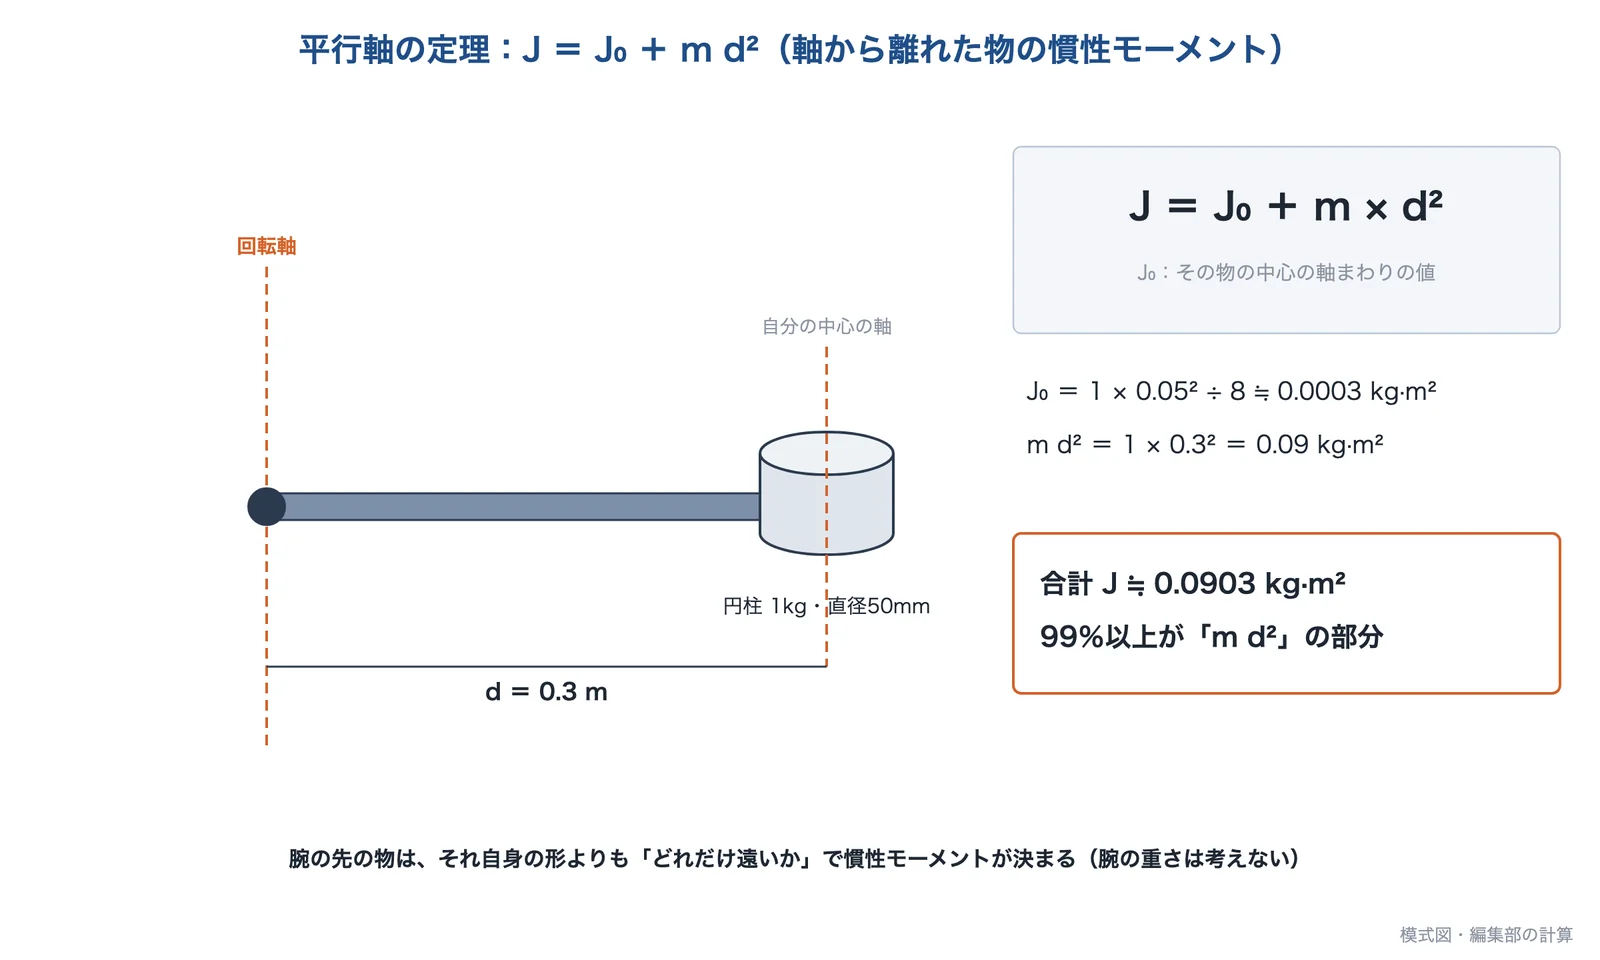
J = J₀ + m × d²
J₀:その物の重心を通る軸まわりの慣性モーメント m:質量 d:二つの軸の距離
回転軸から離れた所にある物の慣性モーメントは、その物自身の重心まわりの値に、「質量 × 距離の2乗」を足して求めます。オリエンタルモーターの資料は、重心を通らない軸のまわりの慣性モーメントを Jx = Jx₀ + m × l²(l:二つの軸の距離)とし、ウィキペディア日本語版も同じ形の式を平行軸の定理として載せています。
出典:オリエンタルモーター、ウィキペディア日本語版をもとに編集部が計算し、AI(Claude)で作成
ロボットの腕の先、0.3m の所に 1kg・直径50mm の円柱が付いていると、円柱自身の分 J₀ は約0.0003kg·m²、m d² は 0.09kg·m² で、合計の99%以上が「m d²」の部分です(編集部の計算。腕の重さは考えない)。腕の先に重い物を付けると、根元のモーターにとって大きな負荷になるのはこのためです。断面二次モーメントにも同じ形の平行軸の定理があります(基礎知識 「断面二次モーメント」)。
出典:モーターの選定 慣性モーメントの計算式|オリエンタルモーター、慣性モーメント|ウィキペディア日本語版
回転のエネルギーとフライホイール
出典:この記事の内容をもとに編集部が計算し、AI(Claude)で作成
回転の運動エネルギー
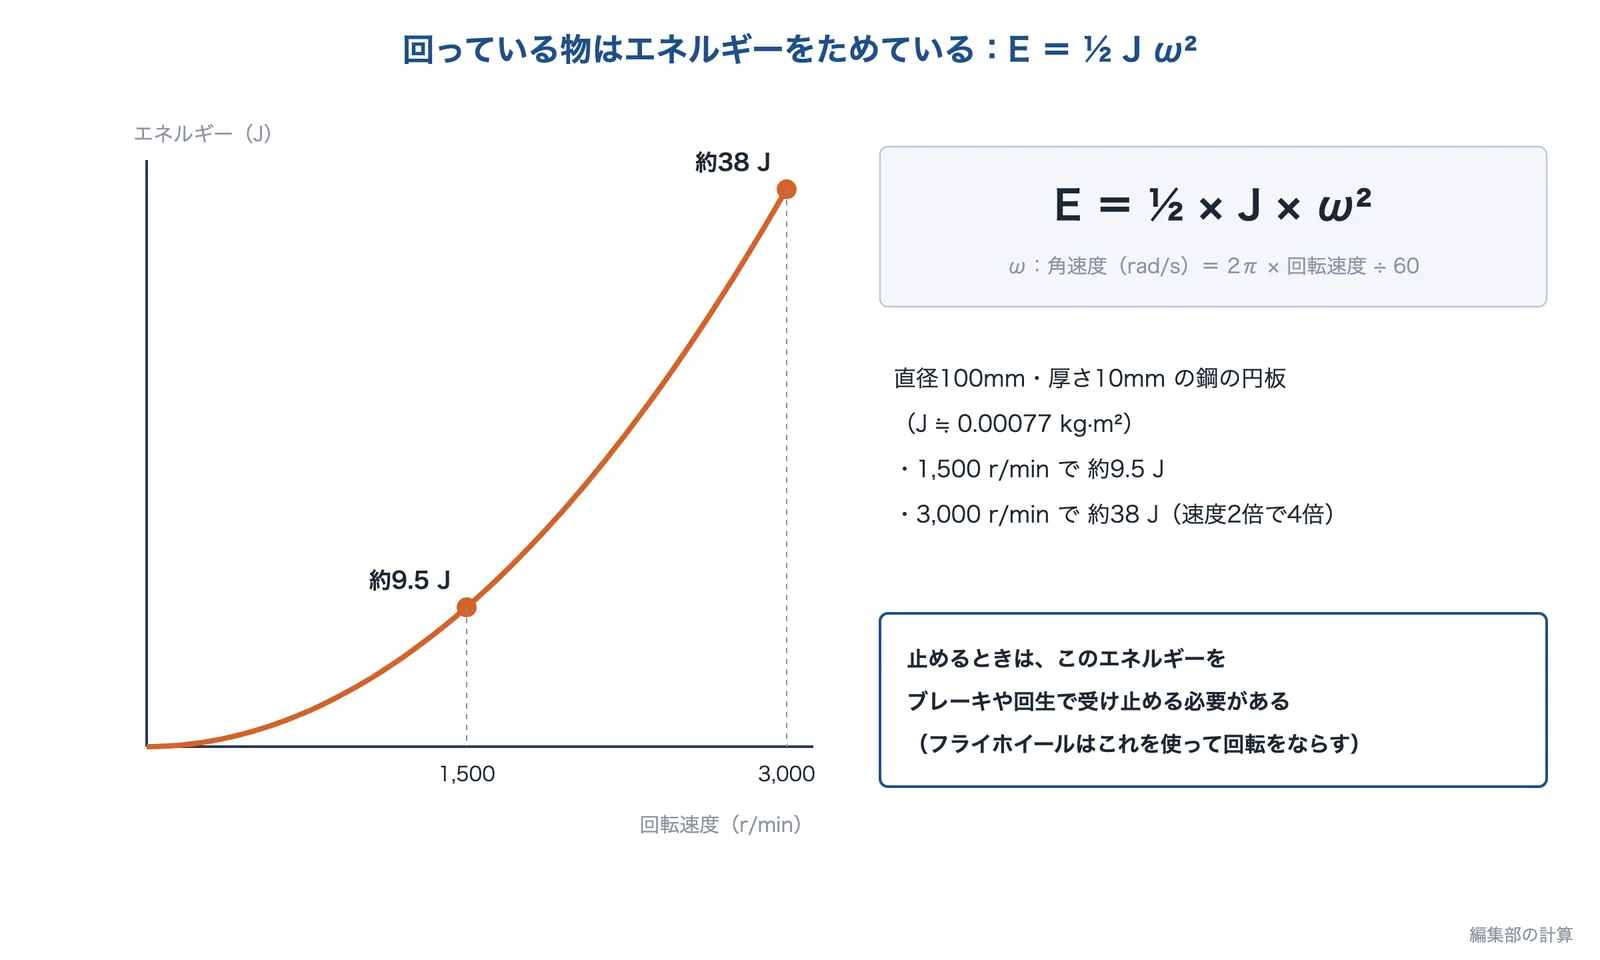
E = ½ × J × ω² (まっすぐ動く物の ½ m v² に当たる)
回っている物はエネルギーをためています。先ほどの円板は、1,500r/min で約9.5J、3,000r/min では約38J で、速さが2倍ならエネルギーは4倍です(編集部の計算)。止めるときは、このエネルギーをブレーキで熱にするか、モーターで電気に戻す(回生)必要があります。オリエンタルモーターの資料も、ブラシレスモーターの許容慣性モーメントの理由の一つに、回生電力によるアラームを挙げています。
逆に、慣性モーメントの大きい回転体をわざと付けて、回転の速さの急な変化を抑えるのがフライホイール(はずみ車)です。ミキプーリーの資料とウィキペディア日本語版は、慣性モーメントの大きい回転体を回転軸に取り付けて回転の速さの変化を抑えるものとしています。
出典:慣性モーメントJ(イナーシャ)計算式・公式 一覧|ミキプーリー、慣性モーメント|ウィキペディア日本語版、モーターの選定 選定のポイント|オリエンタルモーター
ものづくりでどう効くか
出典:この記事の内容をもとに AI(Claude)で作成
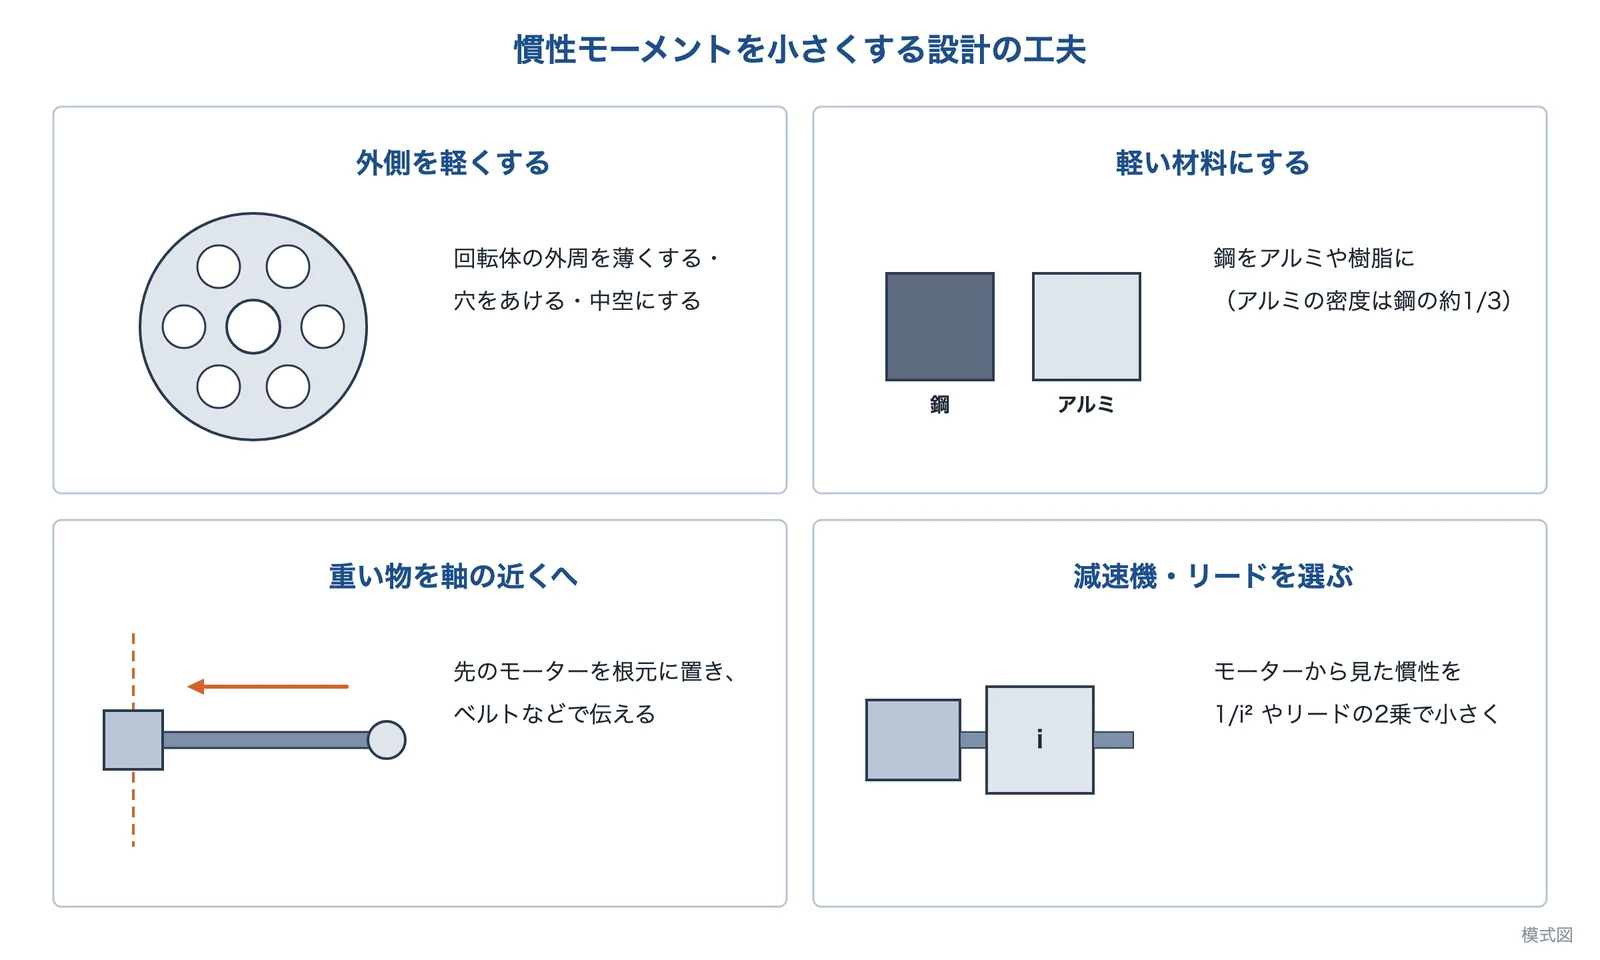
速く動かしたい・正確に止めたい機械では、負荷の慣性モーメントを小さくすると、小さなモーターで速く加減速できます。オリエンタルモーターの解説は、競技用の自転車が車輪を細くして慣性モーメントを小さくしている例を挙げています。設計では次のような工夫をします(編集部の解説)。
- 回転体の外側を軽くする:プーリーや円板に穴をあける、中空にする。外側の質量ほど距離の2乗で効きます。
- 軽い材料にする:鉄(約7.9×10³kg/m³)をアルミ(約2.8×10³kg/m³)に替えると、同じ形なら慣性モーメントは約0.35倍(約3分の1)です(密度はオリエンタルモーターの資料。比は編集部の計算)。課題「鉄をアルミ・樹脂・複合材に替えて軽くしたい」も参照してください。
- 重い物を軸の近くへ:ロボットの腕の先にあるモーターや減速機を根元に寄せる(課題「ロボットの関節を小さく軽くしたい」)。
- 減速比・リードを選ぶ:減速機(製品「減速機・歯車」)やボールねじのリードで、モーターから見た慣性モーメントを小さくする。
ただし、慣性モーメントはいつも小さいほどよいわけではありません。フライホイールのように、回転のむらを抑えたいときは、あえて大きくします。電動に置き換えるときのモーターの選び方は課題「エアシリンダーを電動に置き換えたい」も参照してください。
出典:モーターを選ぶ時、慣性モーメントはなぜ大切なの?|オリエンタルモーター、モーターの選定 慣性モーメントの計算式|オリエンタルモーター
似ている言葉との違い
出典:オリエンタルモーター、ウィキペディア日本語版、ミキプーリーをもとに AI(Claude)で作成
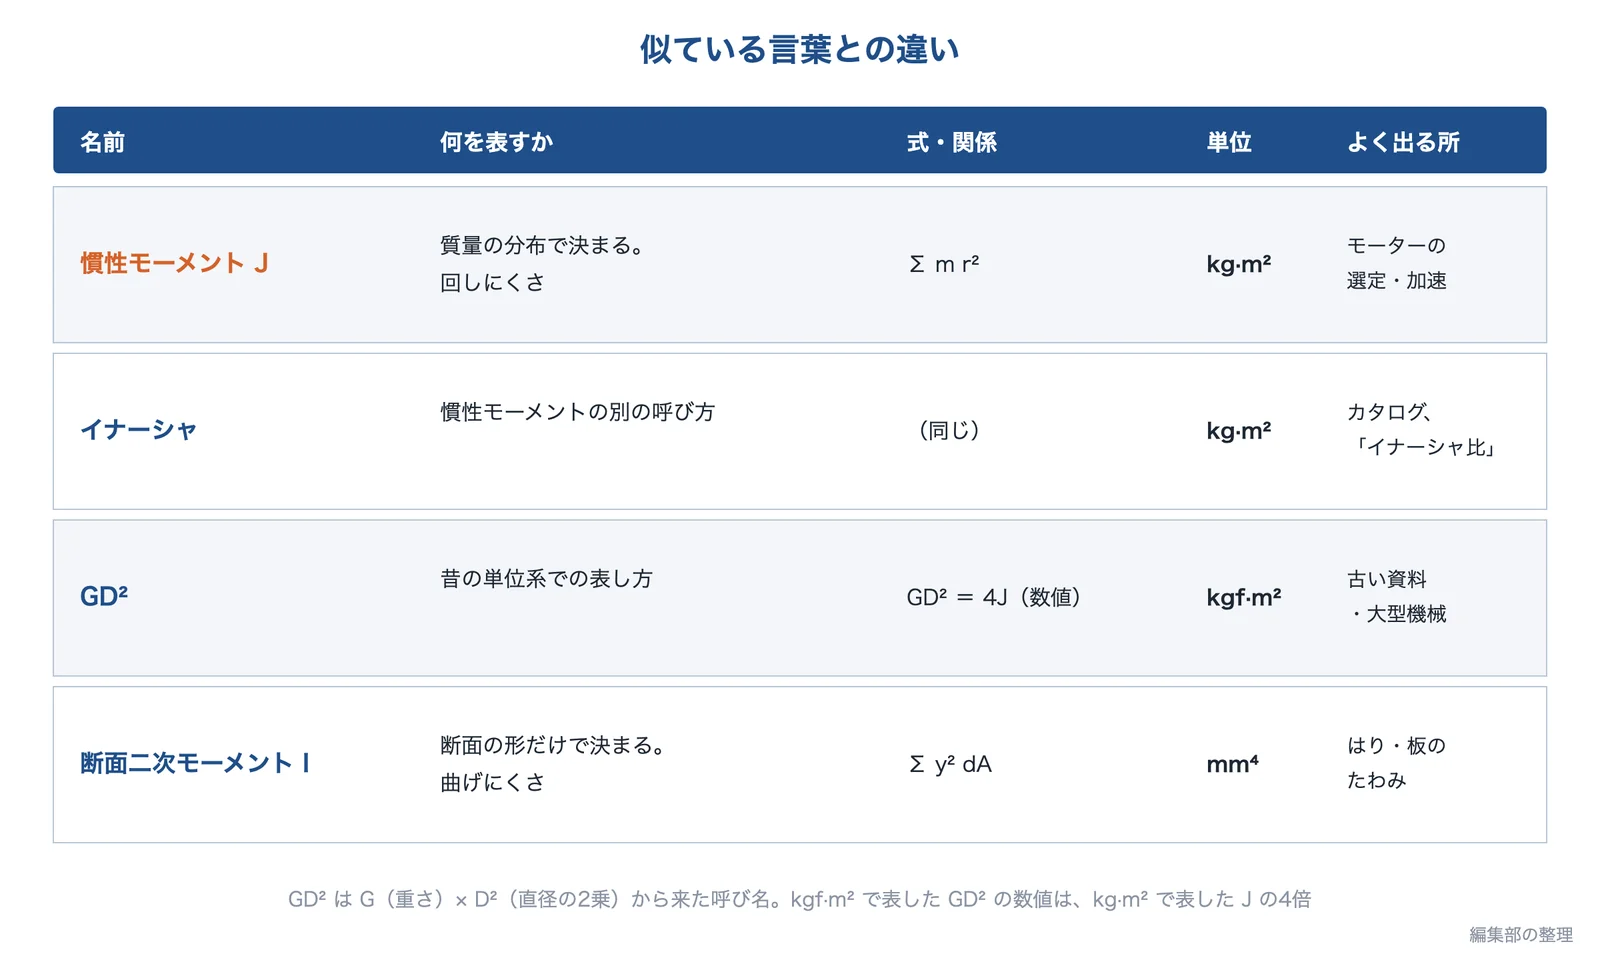
イナーシャ:慣性(inertia)のことで、モーターのカタログでは慣性モーメントの意味で使われ、「イナーシャ比」のように書かれます(編集部の解説)。
GD²(はずみ車効果):ミキプーリーの資料は、昔の重力単位系では GD² = W × D²[kgf·m²](W:重さ、D:直径)で表し、特にモーターの計算に使われていたとしています。オリエンタルモーターの資料は J = ¼ × GD² としています。古い資料の GD² の値は、4で割ると今の J(kg·m²)の値になります。
断面二次モーメント:はりや板の曲がりにくさを表す量で、断面の形だけで決まり、単位は mm⁴ などです。名前と記号(I)が似ていますが、質量で決まる慣性モーメントとは別の量です(基礎知識 「断面二次モーメント」)。
出典:慣性モーメントJ(イナーシャ)計算式・公式 一覧|ミキプーリー、モーターの選定 慣性モーメントの計算式|オリエンタルモーター
慣性モーメントが出てくるページ
出典
- 慣性モーメント|日本機械学会 機械工学事典
- 慣性モーメント|ウィキペディア日本語版
- モーターを選ぶ時、慣性モーメントはなぜ大切なの?|オリエンタルモーター
- 慣性モーメントJ(イナーシャ)計算式・公式 一覧|ミキプーリー
- モーターの選定 慣性モーメントの計算式|オリエンタルモーター
- List of moments of inertia|Wikipedia(英語版)
- モーターの選定 モーター選定計算式|オリエンタルモーター
- モーターの選定 選定のポイント|オリエンタルモーター
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年10月6日