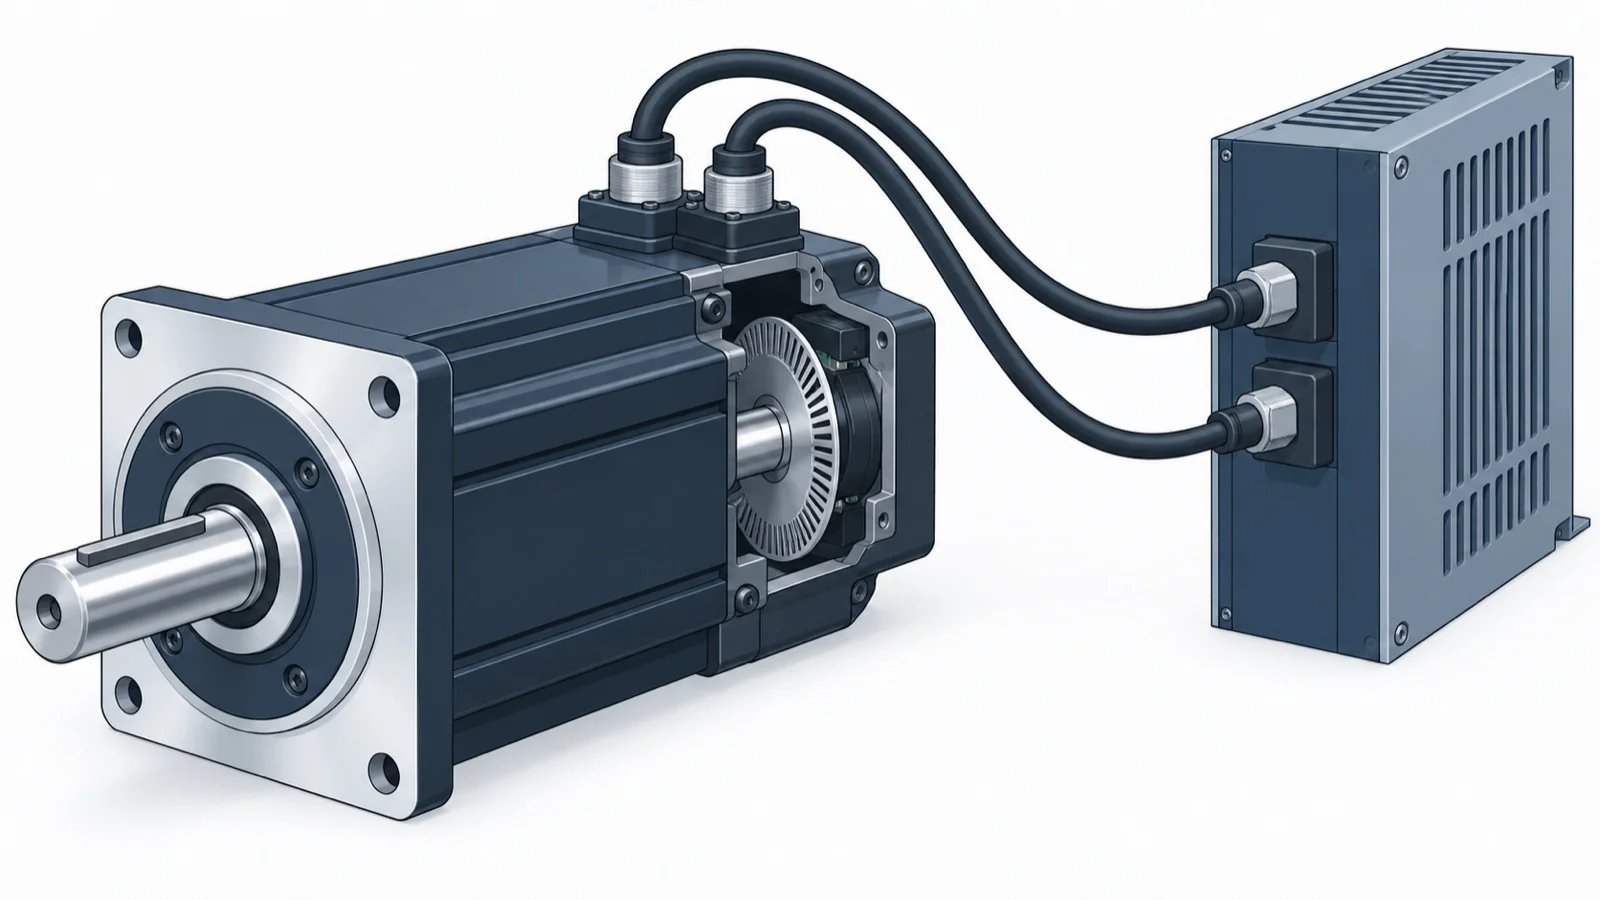
ロボットや工作機械の説明によく出てくる「サーボモーター」。ふつうのモーターと何が違うのか、わかりにくい用語です。サーボモーターは、回転を測りながら、指令どおりの位置や速度に合わせるモーターです。このページでは、しくみ、エンコーダー、種類、ステッピングモーターとの違い、使うときの注意を順に説明します。
サーボモーターとは:ひとことで言うと
サーボモーター
サーボ機構で位置や速度を制御するために使うモーターです。特定の方式のモーターの名前ではありません。
いまは、検出器を付けて、フィードバック制御するものを指すのが一般的です。
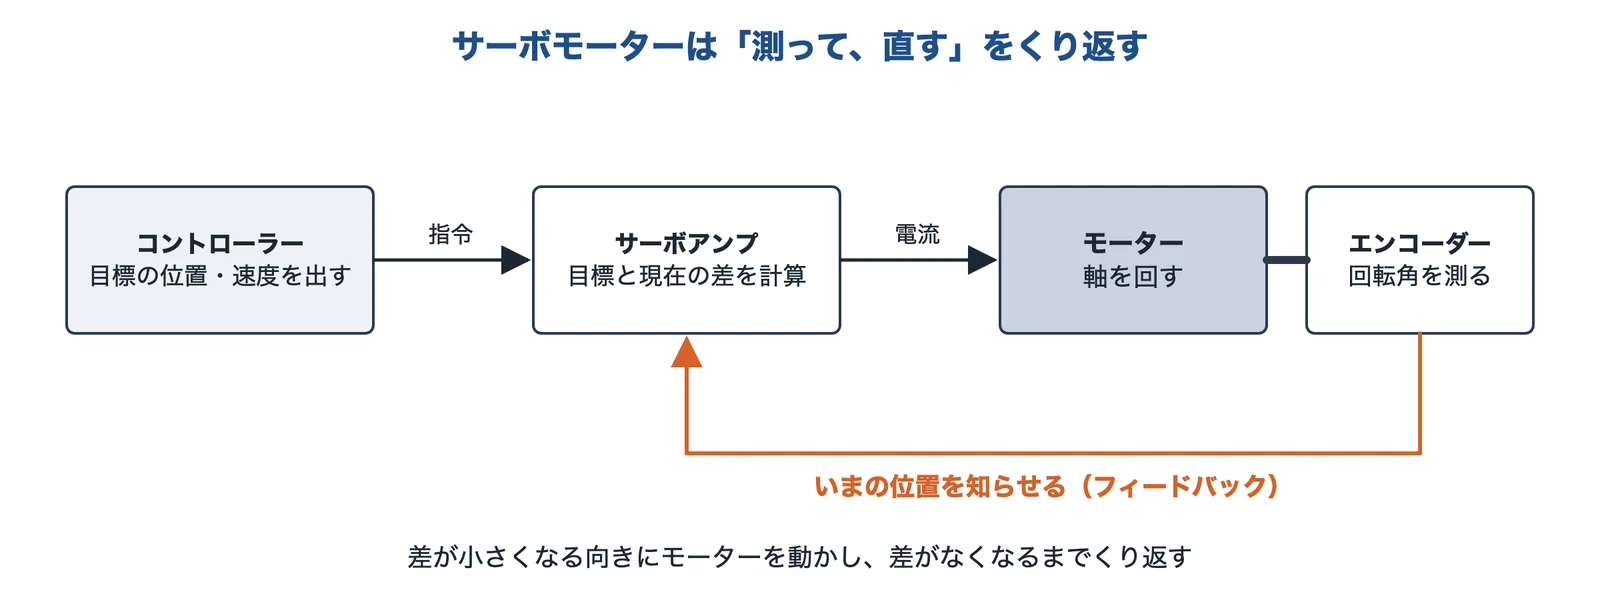
出典:Wikipedia「サーボモータ」、Wikipedia「Servomotor」(英語版)をもとに AI(Claude)で作成
「サーボ」の意味
JIS Z 8116 は、サーボ系を変化する目標値に追従させるフィードバック制御系としています。もとは位置・方位・姿勢・力を対象にした言葉です。目標が動いても、ついていくしくみと考えるとわかりやすいでしょう。
「モーター」だけでは動かない
サーボモーターは、モーターだけでは指令どおりに動きません。Wikipedia「サーボモータ」は、構成を次の3つに分けています。電動機、検出器、制御装置です。
| 構成 | 役割 | 例 |
|---|---|---|
| 電動機 | 軸を回す | AC モーター、ブラシ付き DC モーター、クローズド制御のステッピングモーター |
| 検出器 | いまの位置や速度を測る | エンコーダー、レゾルバ、ポテンショメータ、タコジェネレータ |
| 制御装置 | 目標といまの値を比べ、モーターを動かす | サーボアンプ、シーケンサ |
出典:サーボモータ|Wikipedia、Servomotor|Wikipedia(英語版)、JIS Z 8116:1994 自動制御用語-一般(kikakurui.com の掲載ページ)
しくみ:測って、差を直す
制御装置は、いまの位置と目標の位置を比べ、差が小さくなる向きにモーターを動かします。差がなくなるまで、これをくり返します。これがフィードバック制御です。
位置 → 速度 → トルク(電流)の順に指令を渡す
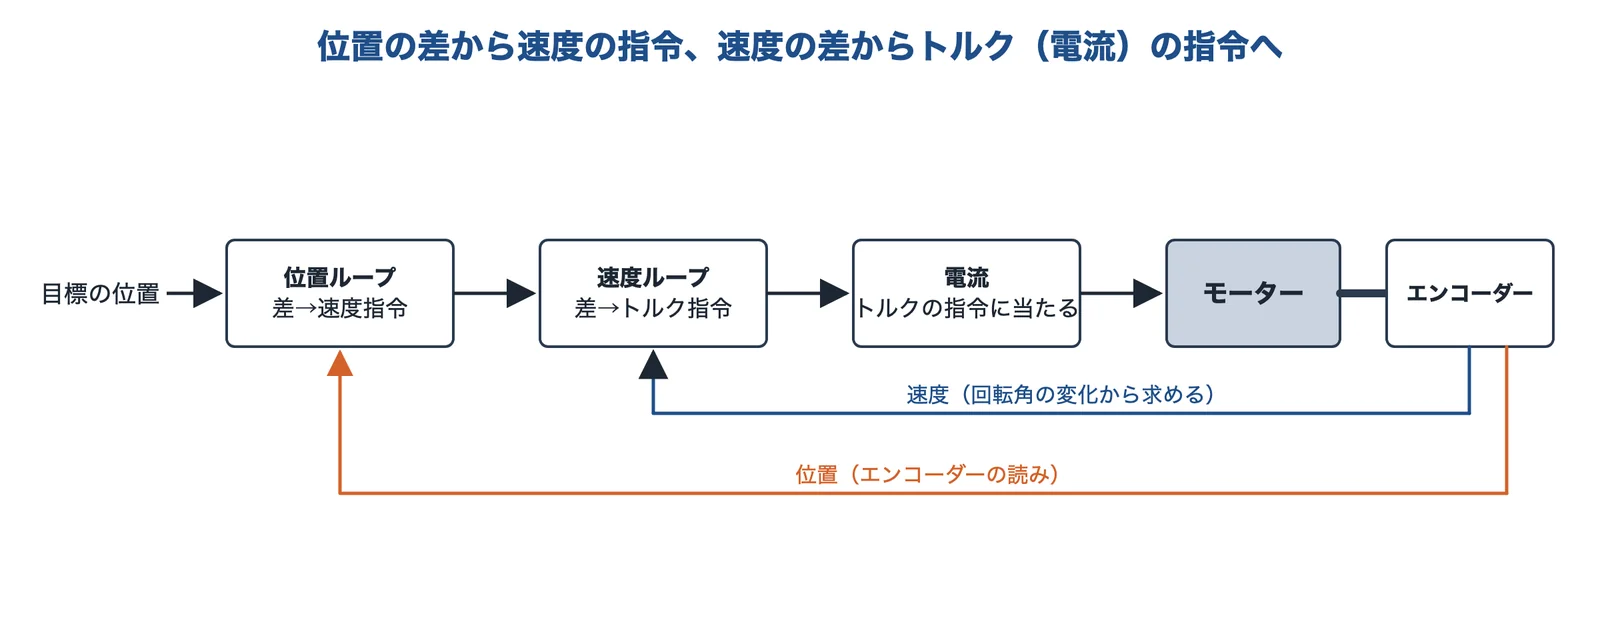
出典:MONOist の連載をもとに AI(Claude)で作成
位置を合わせる制御では、位置のループの内側に速度のループがあり、最後にトルクの指令を出します。トルクの指令は、モーターに流す電流に当たります。
| ループ | 入ってくるもの | 出すもの |
|---|---|---|
| 位置ループ(外側) | 目標の位置といまの位置の差 | 速度の指令 |
| 速度ループ(内側) | 速度の指令といまの速度の差 | トルクの指令(電流に当たる) |
ゲインと、止まるまでの時間
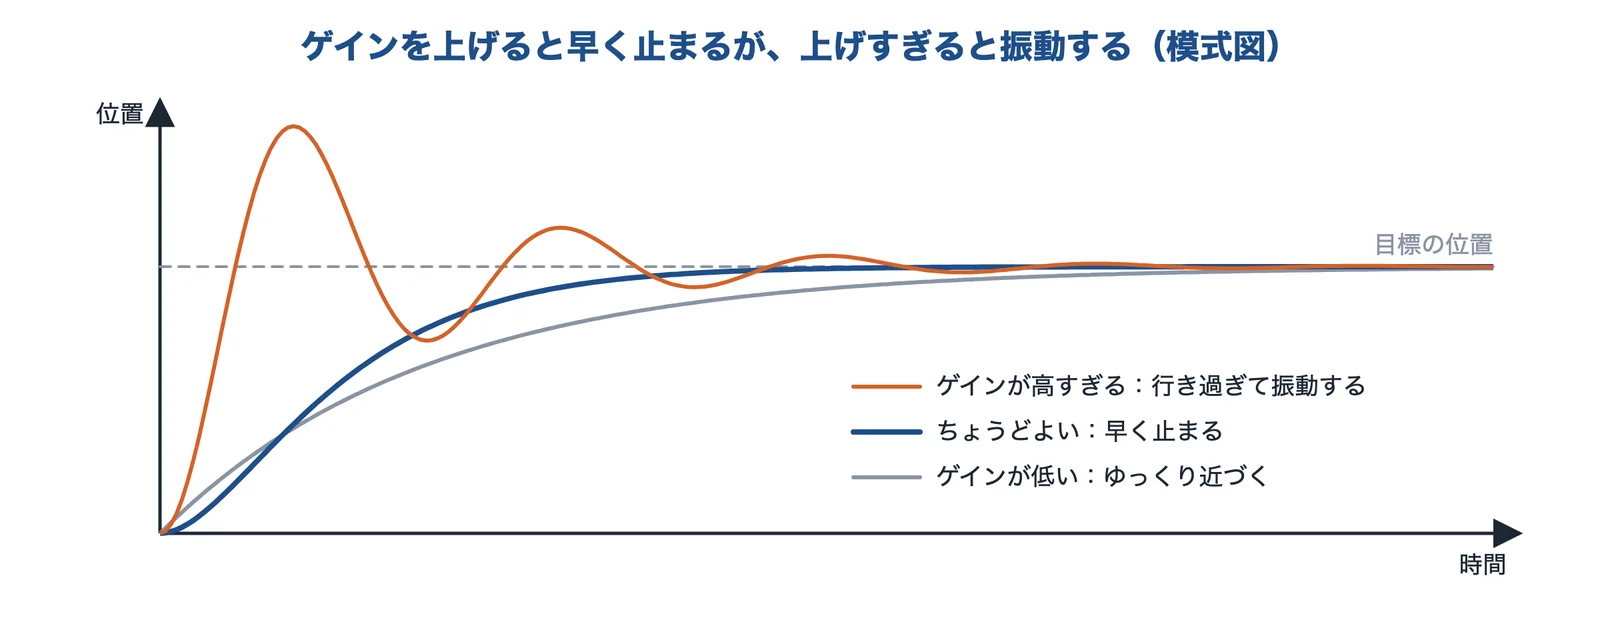
出典:MONOist の連載、三菱電機「PID制御テクニックガイド」をもとに AI(Claude)で作成
差にかける倍率をゲインといいます。位置のゲインを上げると整定時間は短くなりますが、短くできる量には限界があります。上げすぎるとオーバーシュート(行き過ぎ)が出ます。PID 制御の一般論としても、比例のゲインを上げると応答は上がる一方で、発振しやすくなります。指令が終わってから、差が決めた範囲(整定幅)に入るまでの時間を、位置決め時間といいます。
出典:ボールねじを使った1軸リニアアクチュエーター(連載第15回)|MONOist、PID制御テクニックガイド|三菱電機、パナソニック技報 Vol.60 No.2(サーボの位置決め時間と自動調整)
エンコーダー:回転を測るセンサー
出典:Wikipedia「Servomotor」(英語版)、Wikipedia「サーボモータ」をもとに AI(Claude)で作成
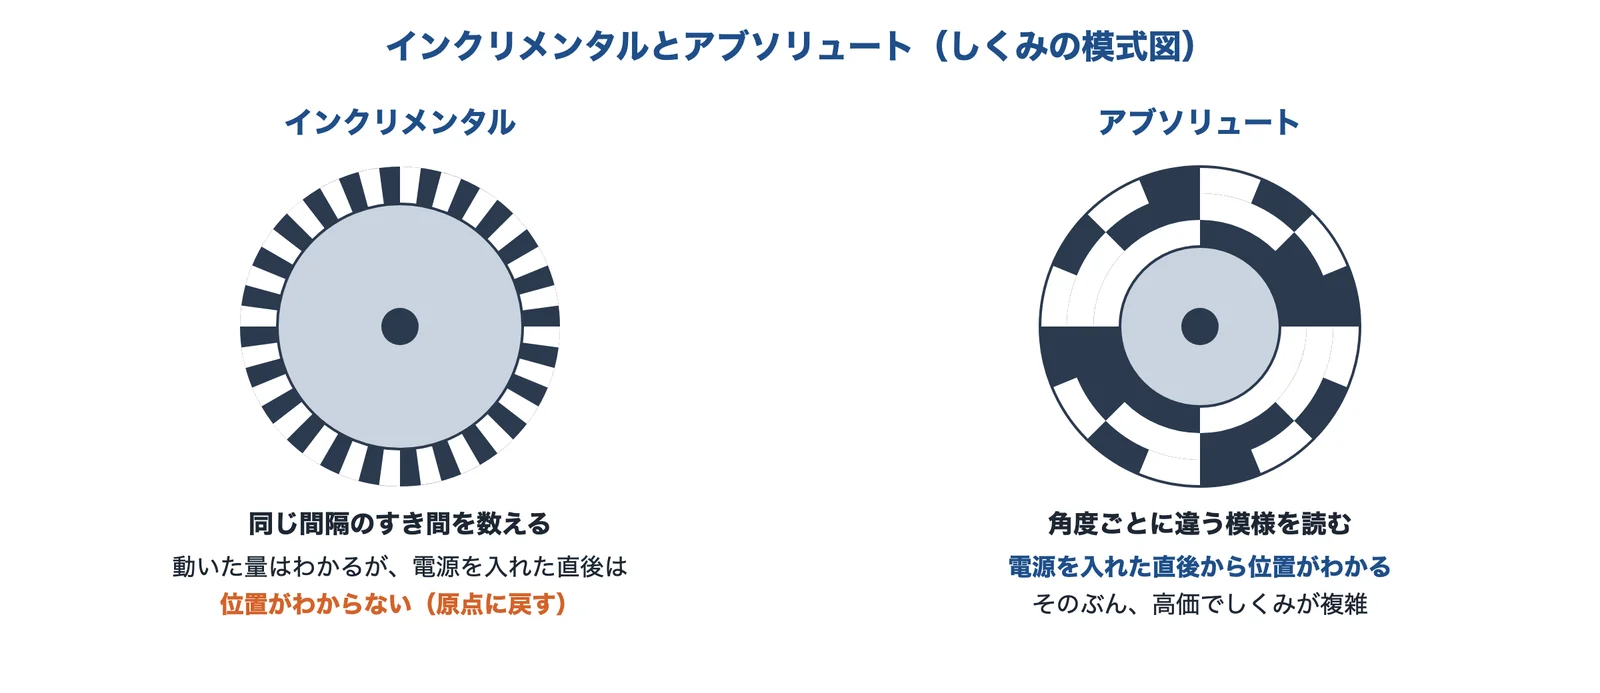
検出器でよく使われるのがエンコーダーです。大きく、インクリメンタルとアブソリュートの2種類があります。
| 種類 | わかること | 長所 | 短所 |
|---|---|---|---|
| インクリメンタル | 動いた量 | 安価で、高速に向く | 電源を入れた直後は位置がわからず、原点に戻す動作が要る |
| アブソリュート | いまの位置そのもの | 電源を入れた直後から位置がわかる | 高価で、しくみが複雑 |
分解能:1回転を何分割できるか
エンコーダーの細かさは、bit(ビット)で表すことがあります。23 bit は 2 の 23 乗で、1回転を 8,388,608 に分けられます。山洋電気の SANMOTION R は最大 8,388,608 分割、安川電機のダイレクトドライブモーター SGM7D は 24 bit のシリアルエンコーダーを載せています。
計算してみる
23 bit の1分割の角度は、360°÷8,388,608 ≒ 0.000043° です。24 bit は 2 の 24 乗で 16,777,216 分割、1分割は約 0.000021° です。これは測れる細かさの計算で、機械全体の位置決めの精度がこの値になるわけではありません。
出典:Servomotor|Wikipedia(英語版)、サーボモータ|Wikipedia、SANMOTION R|山洋電気、安川電機のダイレクトドライブモーター SGM7D の発表記事|MONOist
どこで位置を測るか:セミクローズドとフルクローズド
出典:MONOist の連載をもとに AI(Claude)で作成
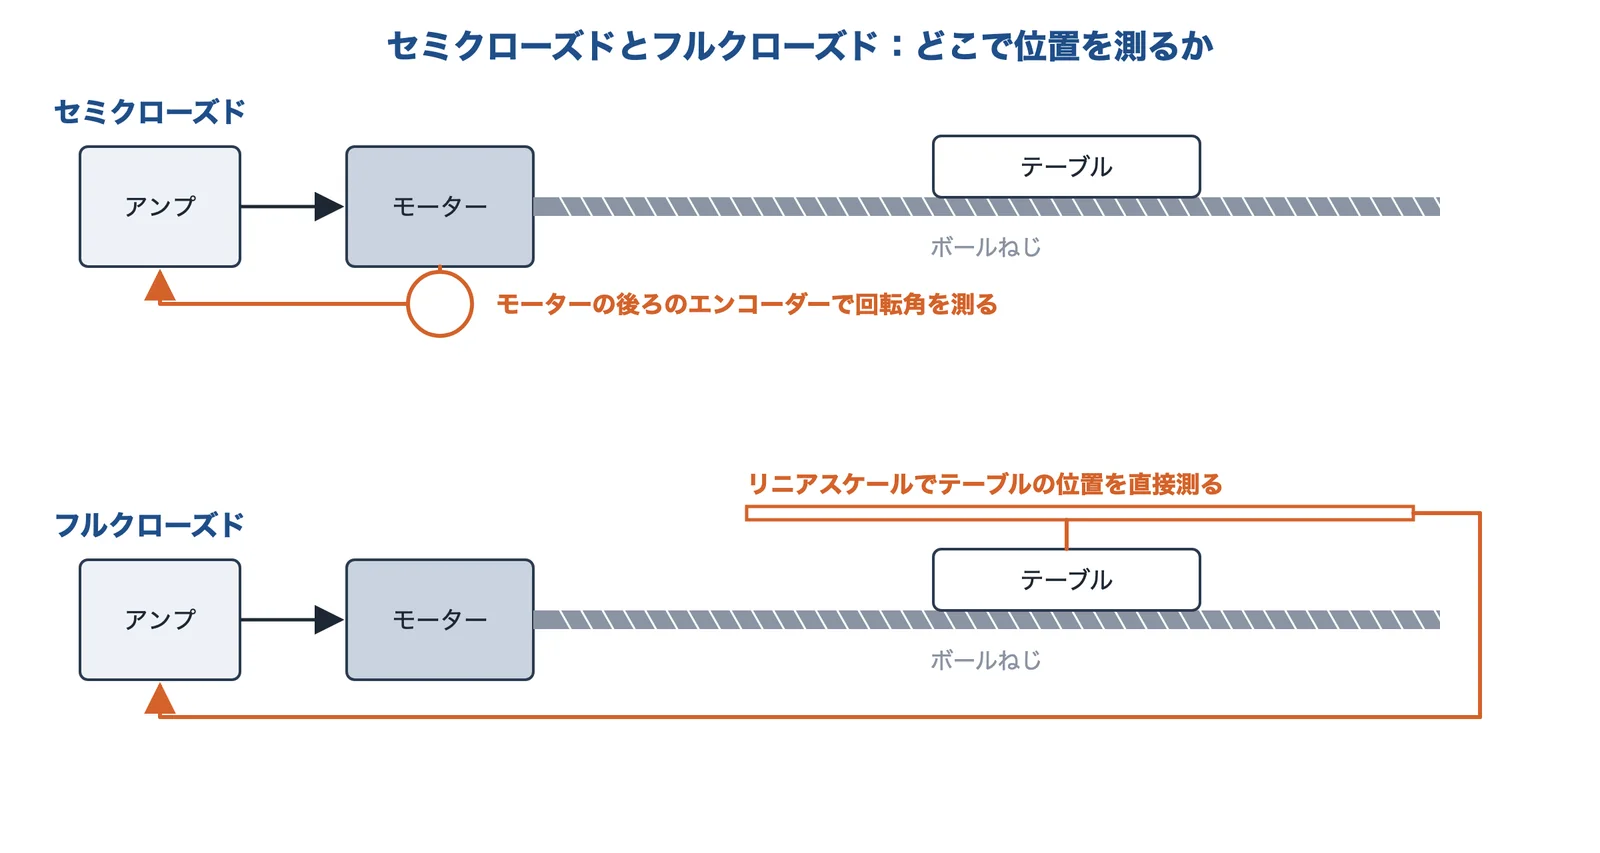
ボールねじでテーブルを動かす装置を考えます。測る場所で、呼び方が変わります。モーターの回転角を測るのがセミクローズド、テーブルの位置を直接測るのがフルクローズドです。
| 方式 | 測るもの | 特徴 |
|---|---|---|
| セミクローズド | モーターのロータリーエンコーダーで回転角 | 回転角から、テーブルの位置を割り出す |
| フルクローズド | リニアスケールでテーブルの位置 | 制御したいテーブルの位置そのものを測る |
出典:ボールねじを使った1軸リニアアクチュエーター(連載第15回)|MONOist
サーボモーターの種類
出典:Wikipedia「サーボモータ」、Wikipedia「Servomotor」(英語版)をもとに AI(Claude)で作成
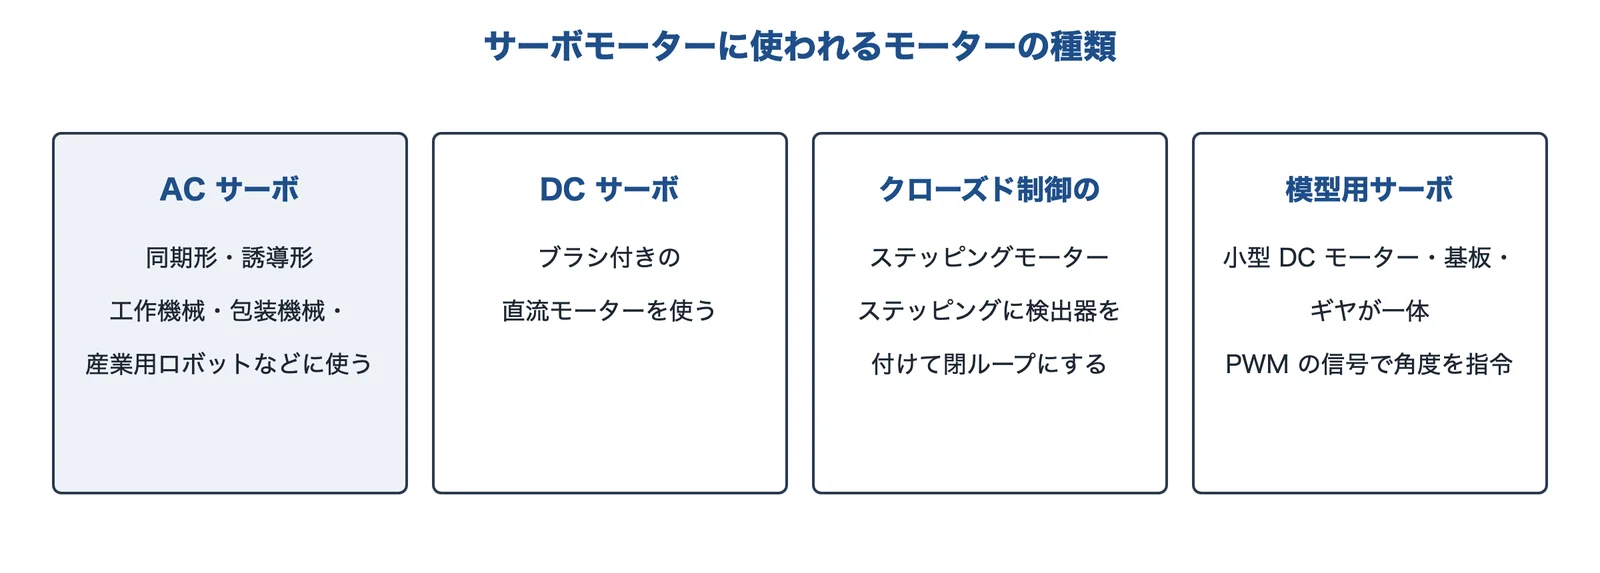
工作機械、包装機械、産業用ロボットの動作軸などに AC サーボモーターが使われています。AC サーボには同期形と誘導形があります。
模型用(ラジコン)のサーボ
模型用のサーボは、小型の DC モーター、制御基板、ギヤを一体にしたものが多く、PWM の信号で動かします。パルスの幅は 1〜2 ms で、中立は約 1.5 ms です。同じ「サーボ」でも、産業用とは大きさも使い方も違います。
仕様の例
三菱電機の MELSERVO-J5 の HK-KT シリーズでは、定格回転速度が 3000 r/min、最大回転速度が 6700 r/min です(機種によって異なります)。仕様を見るときは、回転速度のほか、トルク、エンコーダーの分解能を確かめます。
出典:サーボモータ|Wikipedia、Servomotor|Wikipedia(英語版)、MELSERVO-J5 回転型サーボモータ HK-KT シリーズ|三菱電機
ステッピングモーターとの違い
出典:Wikipedia「ステッピングモーター」、Wikipedia「Servomotor」(英語版)、コンテックの解説をもとに AI(Claude)で作成
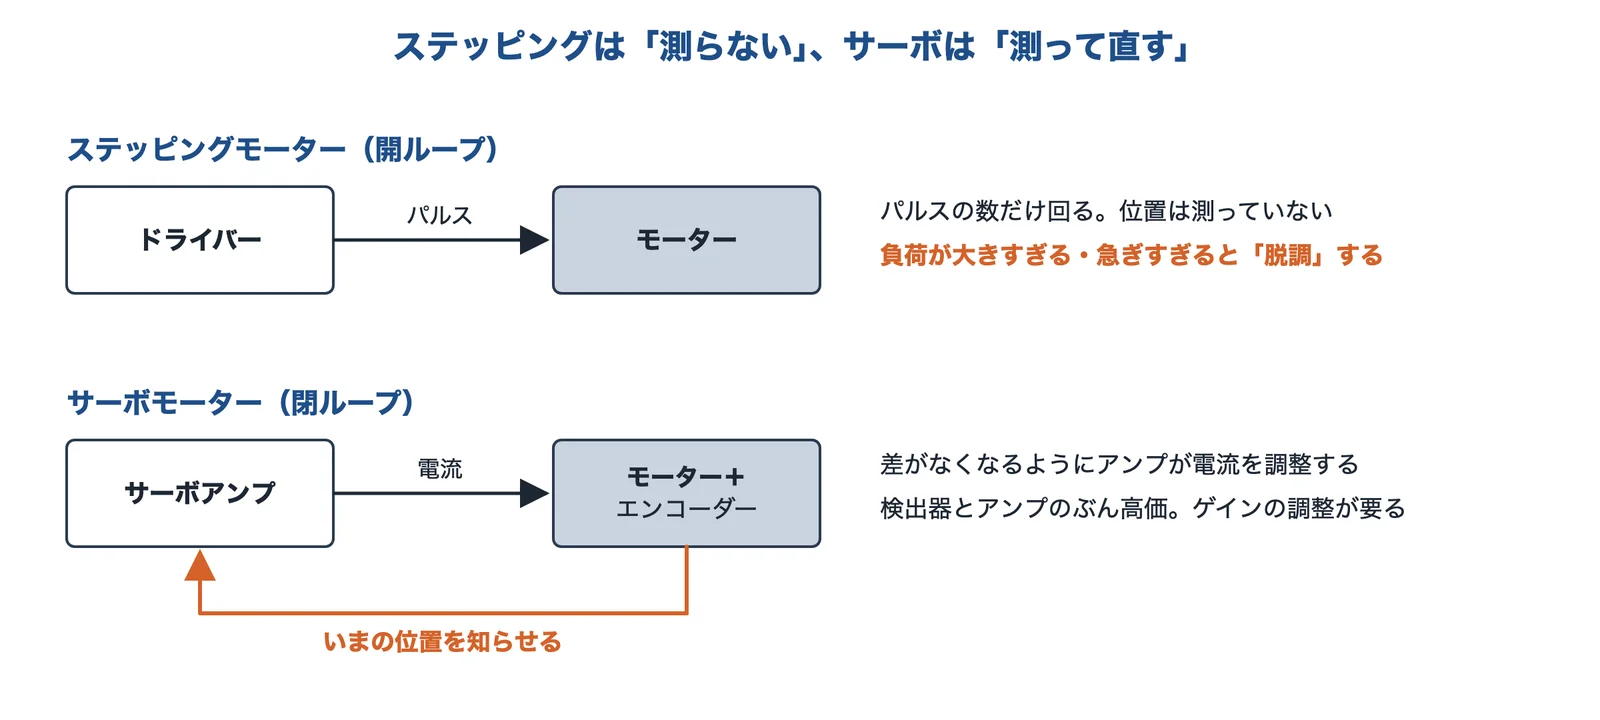
よく比べられるのがステッピングモーターです。いちばんの違いは、位置を測って直すかどうかです。
| ステッピングモーター | サーボモーター | |
|---|---|---|
| 制御 | 開ループで動かせる(パルスの数で位置を決める) | 閉ループ(エンコーダーの読みで直す) |
| 位置のずれ | 負荷が大きすぎる、パルスが速すぎると脱調する | 差を測って直す |
| 調整 | 開ループならチューニングは不要 | ゲインの調整が要る |
| 費用 | 開ループなら低コスト | エンコーダーとコントローラーのぶん費用がかかる |
| 得意なこと | 費用を抑えて位置を決める | 速度・出力・精度を上げる。大きい装置に向く |
脱調は、パルスに同期できなくなって、止まったり位置がずれたりすることです。開ループのステッピングモーターは位置を測っていないので、ずれを自分では検出できません。エンコーダーを付けて脱調を検出する使い方や、閉ループにしたステッピングモーターもあります。
出典:ステッピングモーター|Wikipedia、Servomotor|Wikipedia(英語版)、モーション制御の基礎知識|コンテック
使うときに気をつけること
負荷慣性モーメント比
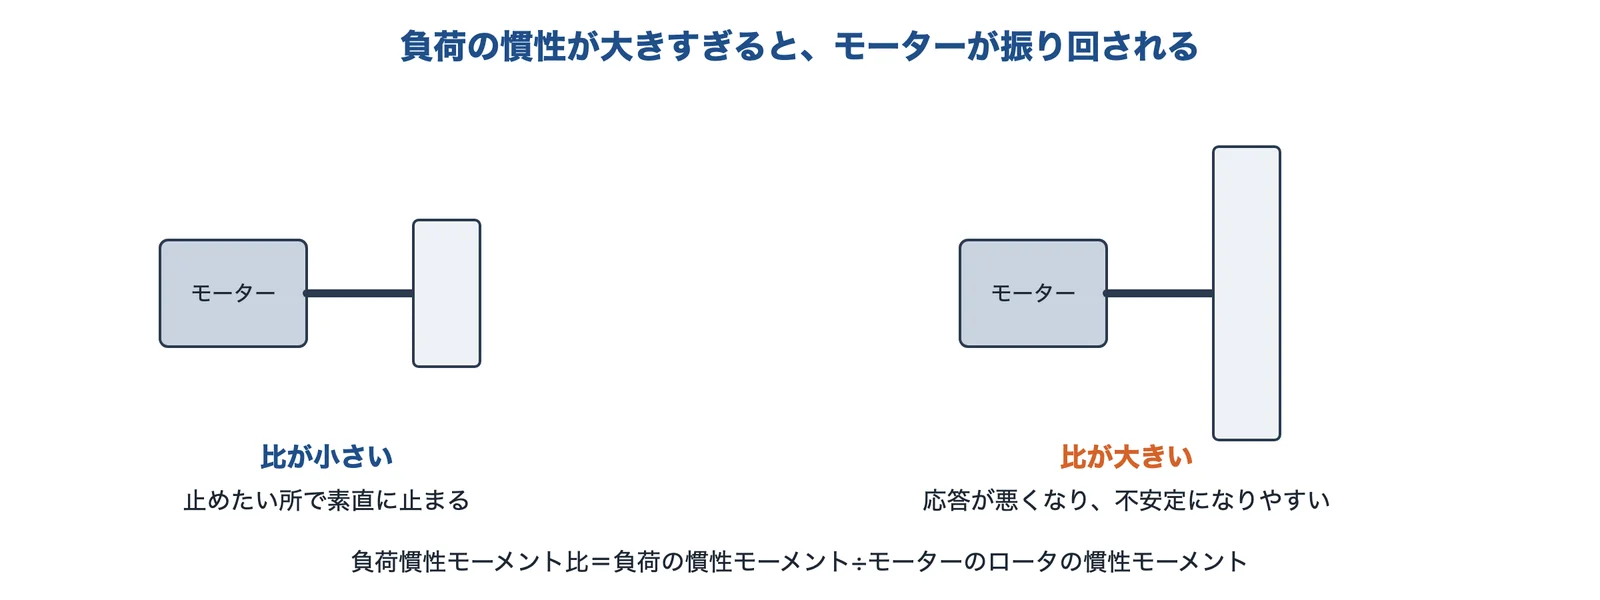
出典:三菱電機 FAQをもとに AI(Claude)で作成
負荷の慣性モーメントが大きすぎると、モーターの軸が負荷に振り回され、制御が不安定になります。三菱電機の FAQ は、負荷慣性モーメント比の推奨を「5倍〜10倍以下(モーターのシリーズで異なる)」としています。別の FAQ では、減速機付きの HC-SF 2000 rpm シリーズ(一般産業機械対応 G1)は 4倍以下です。目安は機種で違うので、カタログで確かめます。
選び方は計算で
容量は、必要なトルクと負荷の慣性、回転数を計算して決めます。計算の例は、下の課題「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」にあります。
出典:FAQ 負荷慣性モーメント比の推奨値|三菱電機、FAQ 減速機付き HC-SF の許容負荷慣性モーメント比|三菱電機
使われている所
サーボモーターは、産業用ロボット、工作機械(CNC)、包装機械、自動化された製造設備に使われています。位置と速度を細かく決める必要がある所に向いています。
出典:Servomotor|Wikipedia(英語版)、サーボモータ|Wikipedia
サーボモーターの話が出てくるページ
出典
- サーボモータ|Wikipedia
- Servomotor|Wikipedia(英語版)
- JIS Z 8116:1994 自動制御用語-一般(kikakurui.com の掲載ページ)
- ボールねじを使った1軸リニアアクチュエーター(連載第15回)|MONOist
- PID制御テクニックガイド|三菱電機
- パナソニック技報 Vol.60 No.2(サーボの位置決め時間と自動調整)
- SANMOTION R|山洋電気
- 安川電機のダイレクトドライブモーター SGM7D の発表記事|MONOist
- MELSERVO-J5 回転型サーボモータ HK-KT シリーズ|三菱電機
- ステッピングモーター|Wikipedia
- モーション制御の基礎知識|コンテック
- FAQ 負荷慣性モーメント比の推奨値|三菱電機
- FAQ 減速機付き HC-SF の許容負荷慣性モーメント比|三菱電機
※図は、出典の説明をもとに編集部がまとめた模式図です。分割数と角度の計算は編集部によるものです。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・装置ではありません。
情報の確認日:2026年11月2日