
布をたたむ、袋に詰める、ケーブルを扱う、液体を量り取る――形が毎回変わる物や、手順の多い作業を、ロボットにさせたい。でも、点を1つずつ教えるティーチングやプログラムでは書ききれない。そこで、人がやって見せた動きから AI に学ばせる「模倣学習」を試したいが、実演のデータの集め方がわからない。集めても、人とロボットの体の違いでそのまま使えない。学習した動きが、少し条件が変わると外れる。力加減の要る作業がうまくいかない――ロボットの開発や導入では、こうした困りごとが出てきます。
こうした困りごとの多くは、実演のデータの集め方(だれが・どの装置で・何を記録するか)と、データの量と多様性が、させたい作業に合っていないことが原因です。症状によって効く対策が違うので、まず下のマトリクスで、症状と対策の対応を確かめてください。動きを教える手間そのものを減らす話(ティーチングの省力化)は、ロボットの立ち上げ・ティーチングの手間を減らしたいで扱っています。
課題と解決技術のマトリクス
| 課題(症状) | 遠隔操作で実演を集める(リーダー・フォロワー・VR) | 人の動きを記録する(手持ちの道具・データグローブ) | 力も伝える遠隔操作(バイラテラル制御) | シミュレーション・合成データ | 基盤モデル(VLA)・ほかのデータと一緒に学ぶ |
|---|---|---|---|---|---|
| A柔らかい物・手順の多い作業は、教示やプログラムで書ききれない | ◎ | ○ | ○ | ○ | |
| B人の実演データを集めるのに、手間・時間・費用がかかる | ○ | ◎ | △ | ○ | |
| C人とロボットの体の違いで、人の動きをそのまま使えない | ○ | △ | ◎ | ||
| D物の位置・照明・物の種類が少し変わると、うまく動かない | ○ | △ | ◎ | ||
| E力加減・接触が要る作業(拭く・押す・はめる)がうまくいかない | △ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
◎は出典で第一の対策(または大きな効果の事例)として説明されているもの、○は有効とされるもの、△は条件によって有効なものです。記号の理由は、下の「課題の診断と解決策」の各カードと「解決技術の詳細」に出典とあわせて書いています。研究の数値は、論文の条件での値です。
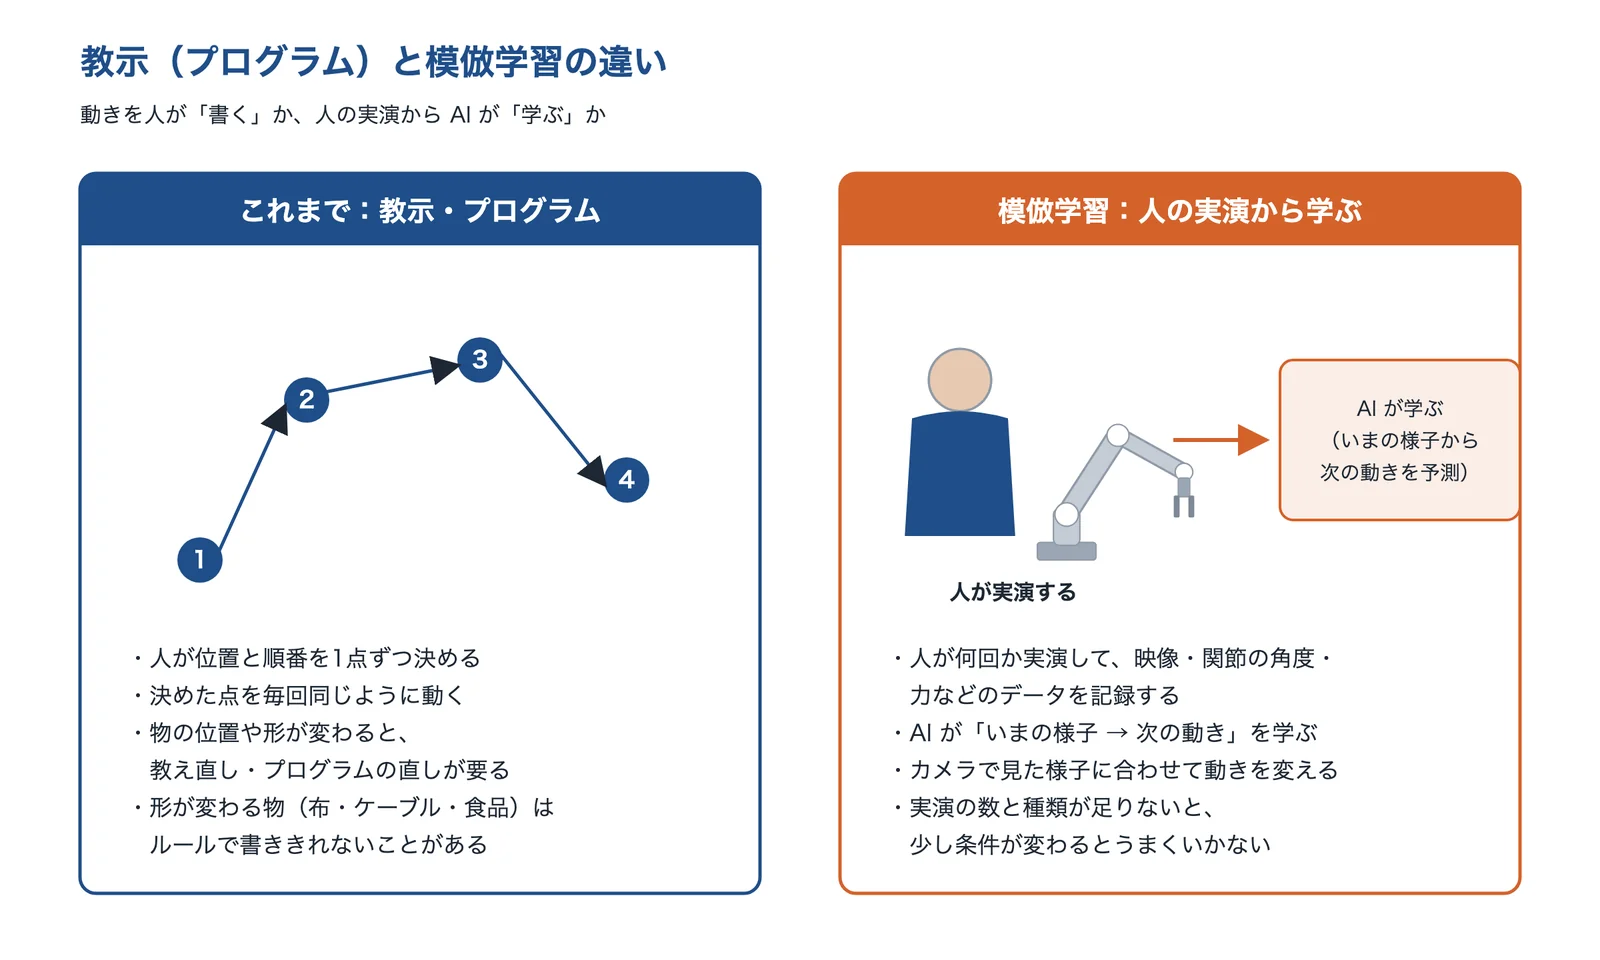
出典:東北大学の用語解説・境野翔「高速汎用物体操作のための模倣学習」(日本ロボット学会誌)と編集部の整理をもとに AI(Claude)で作成
課題の診断と解決策
症状(A〜E)ごとに、起きている現象、解決に使える技術、選ぶときの注意、相談できる企業をまとめました。
柔らかい物・手順の多い作業は、教示やプログラムで書ききれない
布をたたむ・袋に詰める・ケーブルを扱うなど、物の形が毎回変わる作業や、手順の多い作業をロボットにさせたい。点を教えるティーチングでは、きりがない。
- 起きている現象
- 模倣学習は、人の行動を観察し、それを模倣することで学ぶ機械学習の一種です(東北大学の用語解説)。人の実演のときの関節の角度・トルク・画像などを時系列で記録し、次の動きを予測するように学ばせます(日本ロボット学会誌の解説)。動きを人が1点ずつ書くのではなく、実演から学ばせるので、ルールにしにくい作業にも使えます。
- 解決に使える技術
- 遠隔操作で実演を集める(リーダー・フォロワー・VR)ロボットの体で実演を記録し、そのまま学ばせる
- 基盤モデル(VLA)・ほかのデータと一緒に学ぶ大量のデータで学んだモデルに、自社の作業を足す
- 力も伝える遠隔操作(バイラテラル制御)力加減も含めて記録する
ALOHA の研究では、両腕の遠隔操作で集めた約10分ぶんの実演で、半透明の調味料のカップを開ける・電池を差し込むという2つの細かい作業を成功率80〜90%でこなしました。ただし、作業によって成功率は違います。まず1つの作業と成功の基準を決めて試します。
人の実演データを集めるのに、手間・時間・費用がかかる
実演を何十回・何百回と集めるのに人手と時間がかかる。遠隔操作の装置も高い。インターネットには、自社の作業のロボットのデータはない。
- 起きている現象
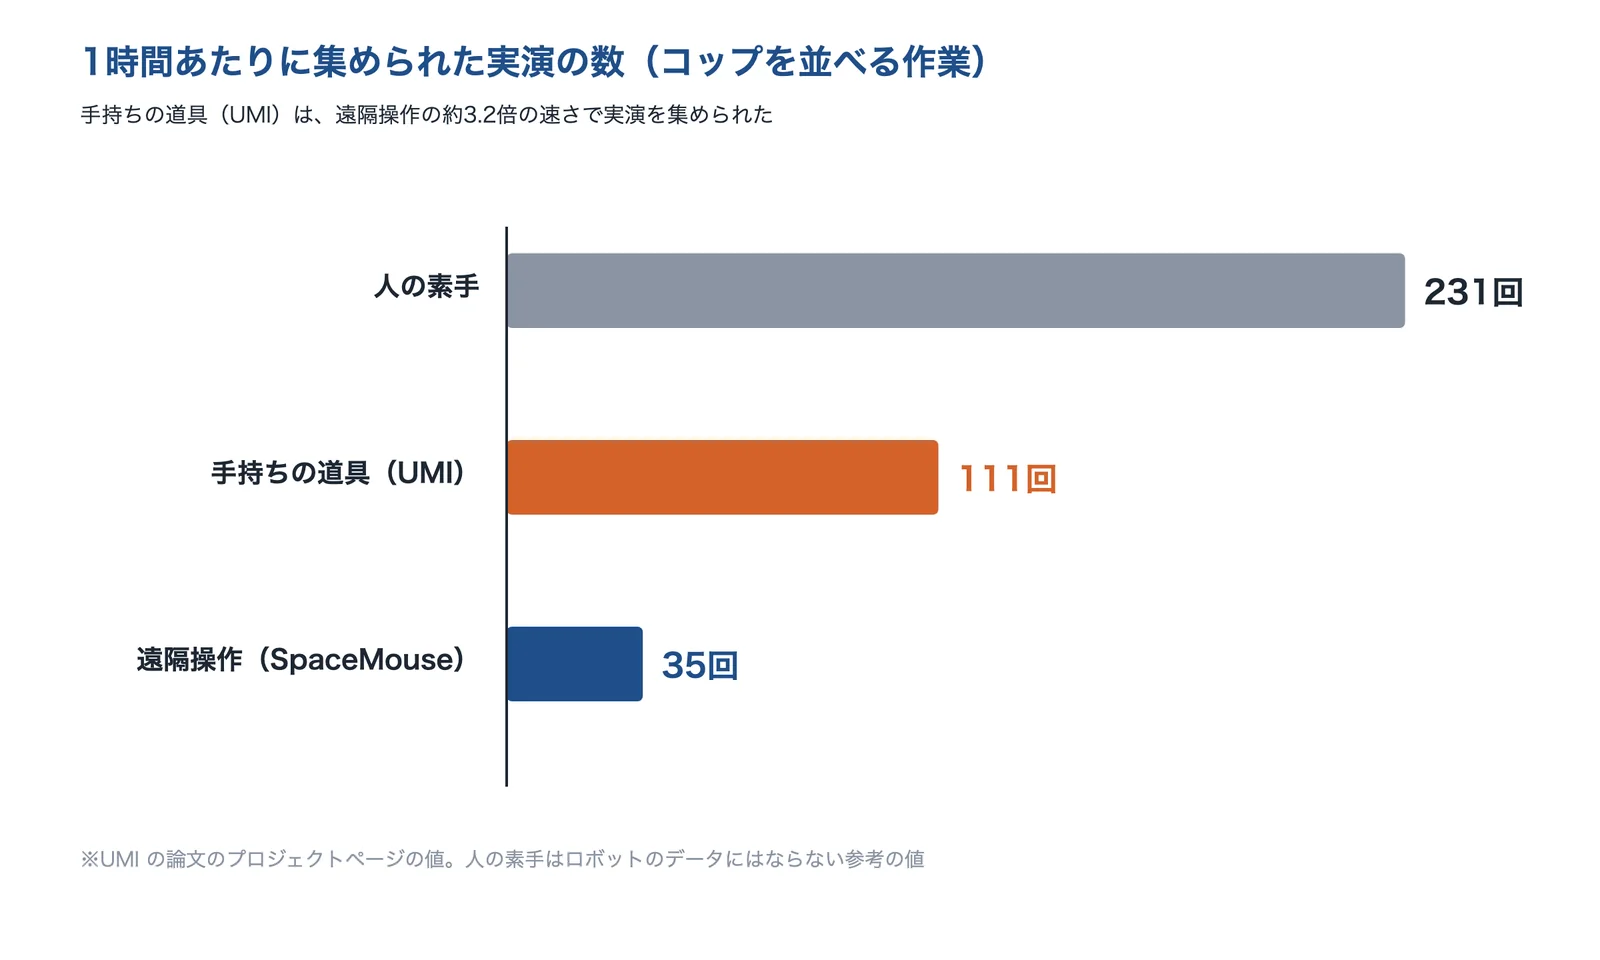
- ロボットの動作のデータはインターネット上になく、自分で集める必要があると指摘されています(境野翔、計測と制御 2023)。集め方によって速さが大きく違い、UMI の研究では、コップを並べる作業の実演を1時間に手持ちの道具で111回、遠隔操作で35回集められました(1つの作業での比較)。
- 解決に使える技術
- 人の動きを記録する(手持ちの道具・データグローブ)ロボットなしで、速く・多くの場所で集める
- 遠隔操作で実演を集める(リーダー・フォロワー・VR)安い装置で、1つの作業50回ほどから始める
- 基盤モデル(VLA)・ほかのデータと一緒に学ぶほかのデータと一緒に学ばせて、自社の実演を少なくする
Mobile ALOHA の研究では、1つの作業50回の実演に、ほかの作業のデータを一緒に学ばせると、成功率が平均34ポイント上がりました。シミュレーションでデータを作る方法もありますが、物を扱う作業では現実との差が残りやすいとされています(境野、2023)。
人とロボットの体の違いで、人の動きをそのまま使えない
モーションキャプチャや VR で人の動きを記録したが、ロボットで同じように動かせない。人の手は5本指、ロボットは2本指のハンドで、関節の数も長さも違う。
- 起きている現象
- モーションキャプチャや VR コントローラで指令値を測れても、人間とロボットのキネマティクス(関節の並びと長さ)の違いのために、教示した動作をそのままロボットが再現できないとされています(境野、2023)。
- 解決に使える技術
- 遠隔操作で実演を集める(リーダー・フォロワー・VR)ロボットと関節の並びが似たリーダーで操作する
- 力も伝える遠隔操作(バイラテラル制御)同じ形のリーダーとフォロワーで、変換なしに使えるデータにする
- 人の動きを記録する(手持ちの道具・データグローブ)ロボットの機種に依存しにくい手持ちの道具で記録する
同じ解説は、リーダーとフォロワーが同じ形の4ch 型のバイラテラル制御なら、幾何変換なしで使えるデータになるとしています。人の手で記録するときは、ロボットのハンドに合わせて変換する工夫が要ります。UMI は、平行に開閉する手持ちのグリッパーにカメラを付けて記録し、ロボットの機種に依存しないとしています。
物の位置・照明・物の種類が少し変わると、うまく動かない
実験室では動いたのに、物の置き場所・照明・背景・物の種類が変わると失敗する。現場で使うと成功率が落ちる。
- 起きている現象
- 学習した動きは、実演に含まれていない条件では外れやすくなります。店舗の作業をロボットで自動化している TELEXISTENCE も、対象物の位置が数センチ変わるだけで動作精度が落ちるケースがあり、データの量と多様性の問題だとしています。
- 解決に使える技術
- 基盤モデル(VLA)・ほかのデータと一緒に学ぶ多くのロボット・場所のデータで先に学んだモデルを使う
- 人の動きを記録する(手持ちの道具・データグローブ)いろいろな場所で、多様な実演を集める
- シミュレーション・合成データ照明・色・位置を変えたデータを作る
22種類のロボットのデータを集めた Open X-Embodiment で学んだモデル(RT-1-X)は、データの少ない作業で、その作業のデータだけで学んだモデルより平均50%高い成功率でした。成功率は、置き場所・照明・物の種類を変えて測ります。
力加減・接触が要る作業(拭く・押す・はめる)がうまくいかない
拭く・こする・押しつける・はめ込むといった作業で、押しつけすぎたり、力がかからなかったりする。カメラの映像だけでは、どのくらいの力で押せばよいかわからない。
- 起きている現象
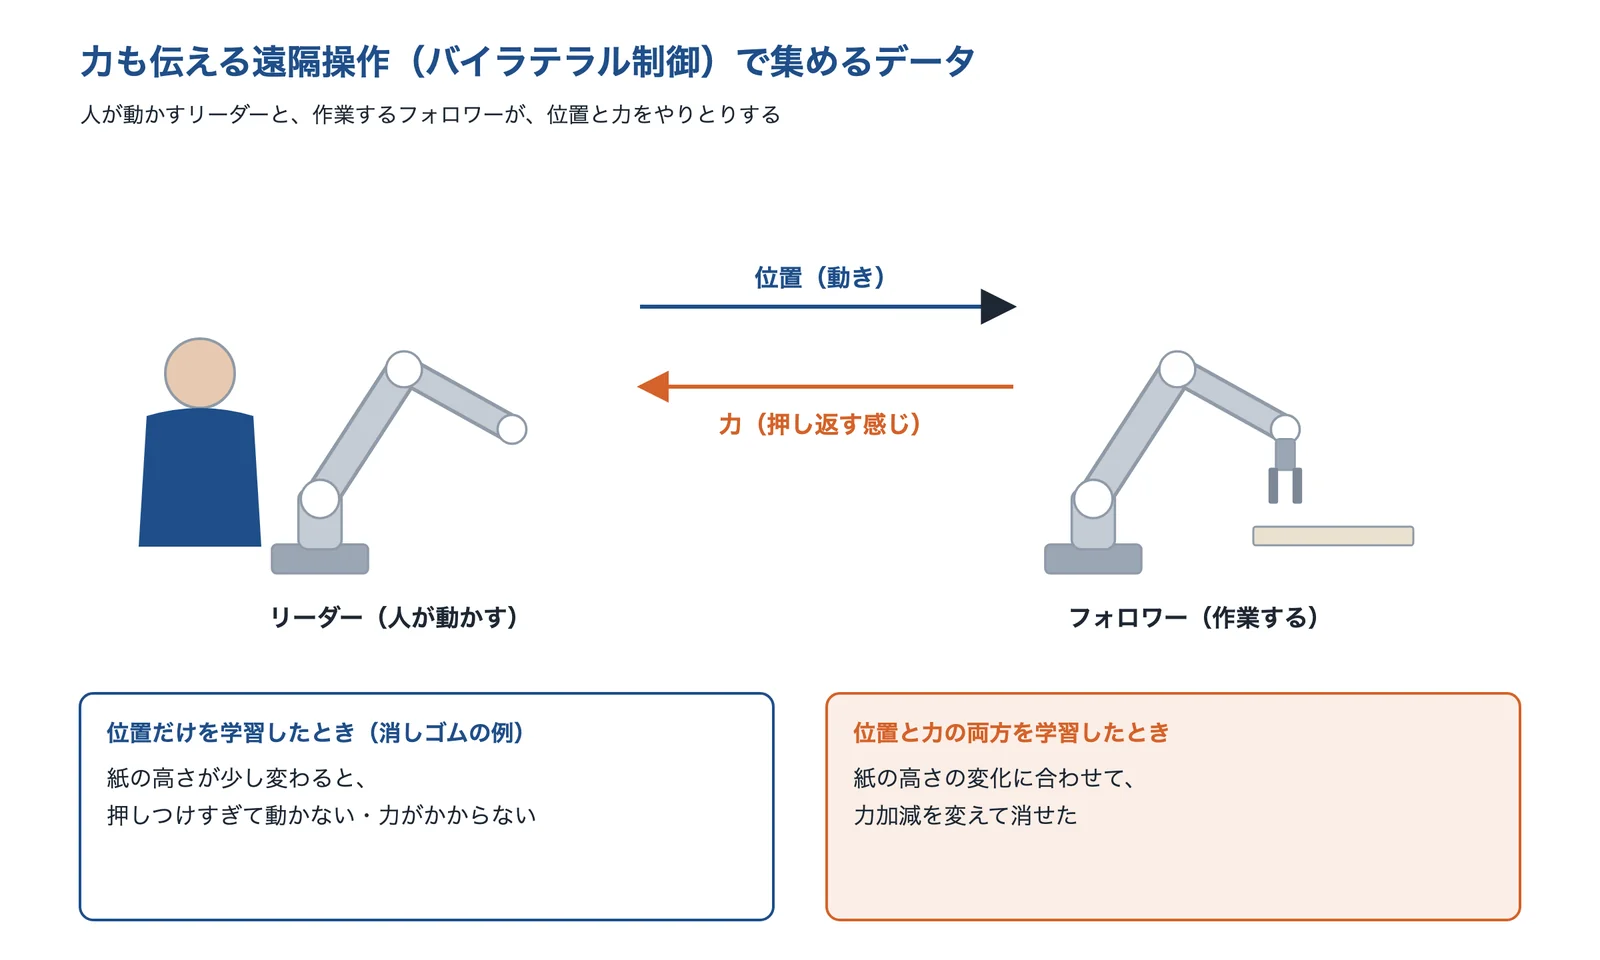
- 模倣学習の教師データには、位置制御と力制御の両方の指令値が要るとされています(境野、2023)。消しゴムで線を消す例では、位置の指令値だけを予測すると、紙面の高さが少し変わるだけで摩擦で動かなくなったり、力が加わらなくなったりしました(境野、日本ロボット学会誌 2020)。
- 解決に使える技術
- 力も伝える遠隔操作(バイラテラル制御)位置と力をやりとりしながら実演し、両方を記録する
- 遠隔操作で実演を集める(リーダー・フォロワー・VR)力の情報を記録できる装置を選ぶ
力を含めて学ばせた手法では、紙面の高さの変化に合わせて消せました。高さ3通りの実演各1回(合計3回)で足りたとされています(境野、2020)。力の情報を記録するには、力を測れる(または推定できる)ロボットと操作装置が要ります。
なぜ、人の動きをロボットに覚えさせるのは難しいのか
模倣学習は「いまの様子 → 次の動き」を学ぶ
模倣学習は、エージェント(ここではロボット)が人の行動を観察し、それを模倣することで学ぶ機械学習の一種で、教師あり学習の一形態です(東北大学の用語解説)。ロボットでは、人が実演したときの関節の角度・トルク・カメラの画像などを時系列で記録し、いまの状態から次のステップを予測するように AI を学習させます(境野翔、日本ロボット学会誌 2020)。
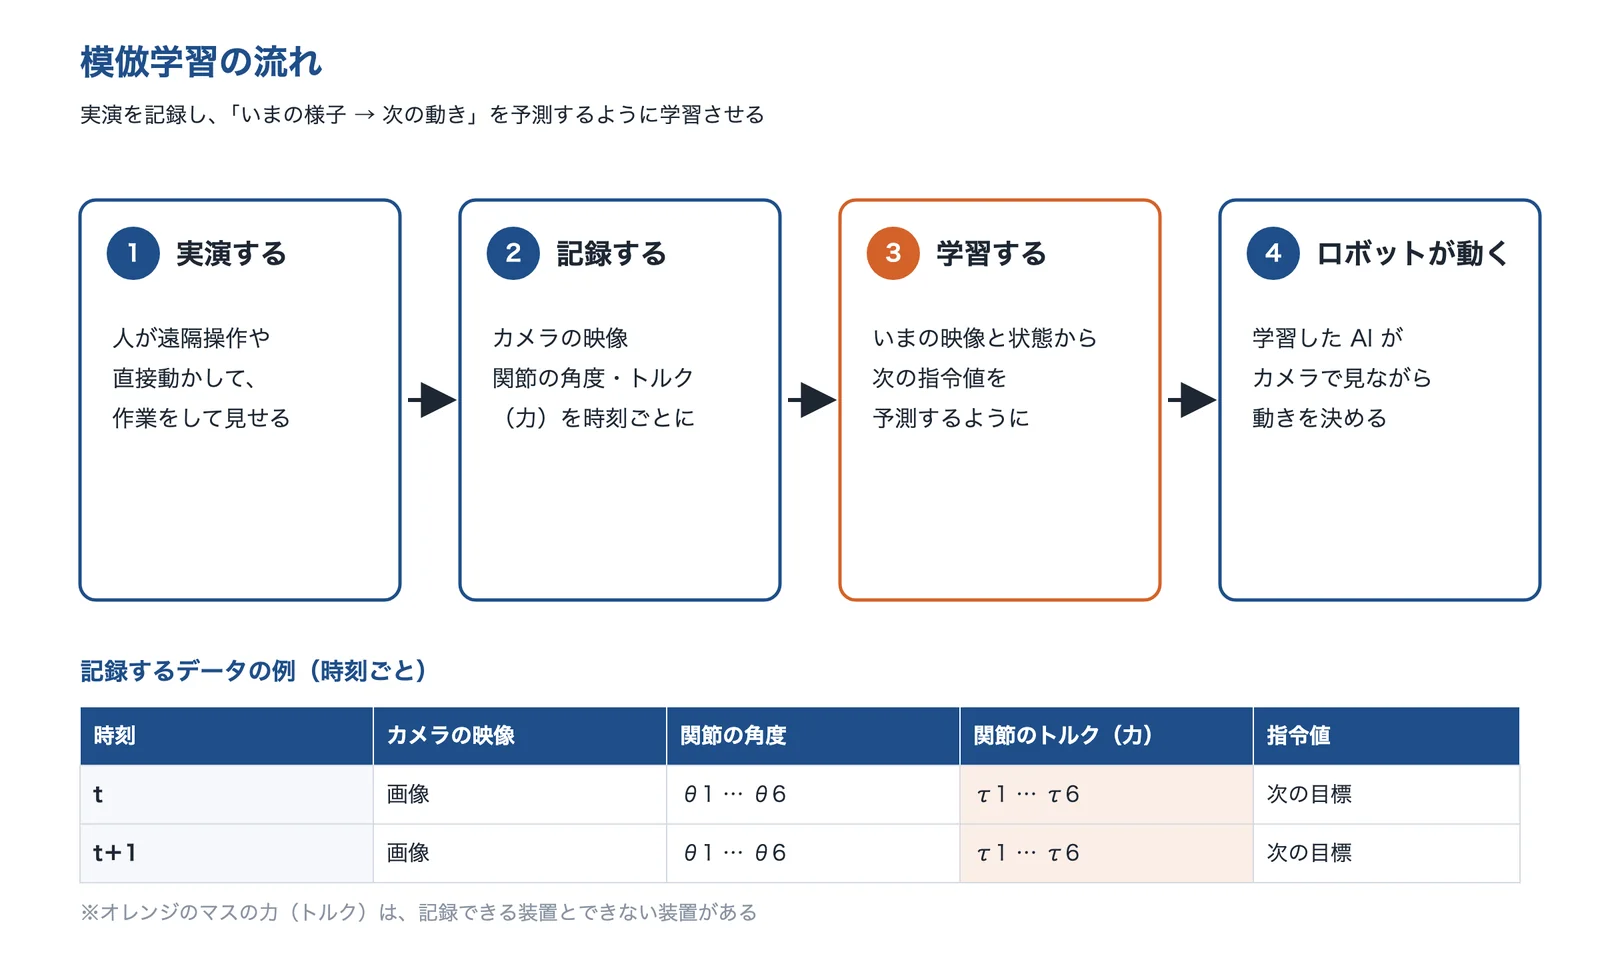
出典:境野翔「高速汎用物体操作のための模倣学習」(日本ロボット学会誌)をもとに AI(Claude)で作成
このため、学習した AI は、実演に含まれていた様子に近いほどうまく動き、含まれていない様子では外れやすくなります。どんなデータを、どのくらい、どんな条件で集めるかが、そのまま結果を左右します。
出典:テクパルコの技術解説チャンネル(YouTube)
ロボットの動きのデータは、自分で集めるしかない
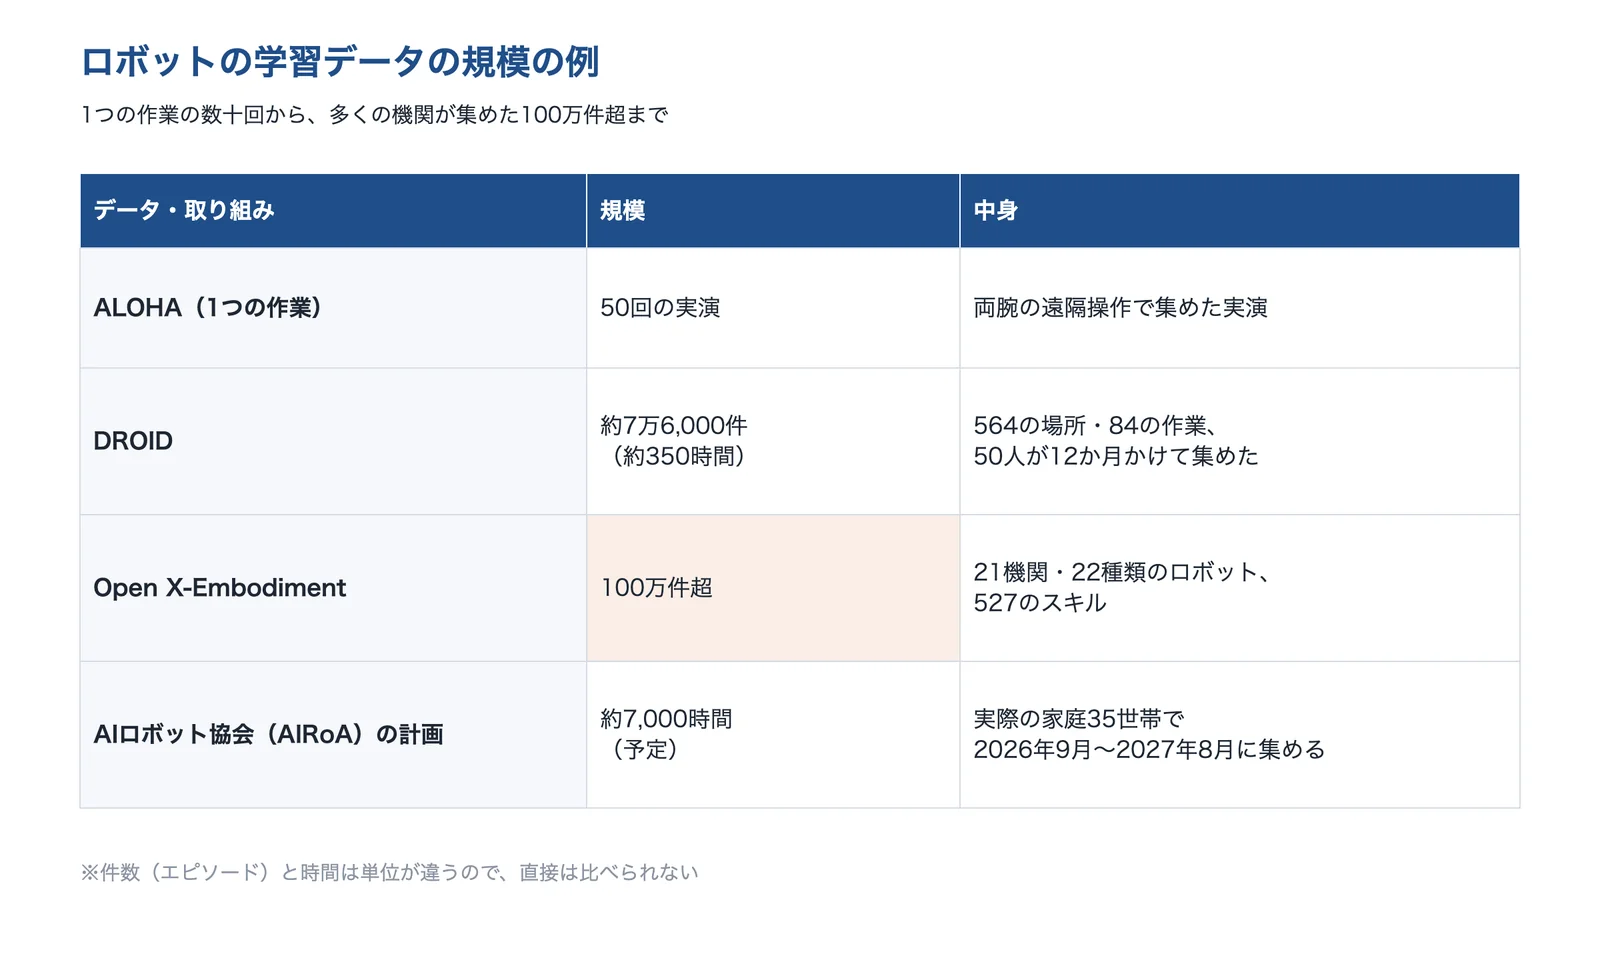
画像や文章の AI はインターネット上の大量のデータで学べますが、ロボットの動作用のデータはインターネット上になく、自分で集める必要があると指摘されています(境野翔、計測と制御 2023)。研究では、多くの機関がデータを持ち寄る動きが進んでいます。Open X-Embodiment は、21の機関が協力して22種類のロボットの100万件を超える動き(527のスキル)を集めました。DROID は、50人が12か月かけて、564の場所・84の作業で約7万6,000件(約350時間)の実演を集めました。
出典:Zhao ら「ALOHA」・DROID・Open X-Embodiment・AIロボット協会の発表をもとに AI(Claude)で作成
日本では、AIロボット協会(AIRoA)が、経済産業省と NEDO の GENIAC の事業として、実際の家庭35世帯で約7,000時間のロボットの動作データを集め、VLA モデルの学習・評価・改善に使う計画を発表しています(2026年9月〜2027年8月の予定)。
人とロボットは、体も感覚も違う
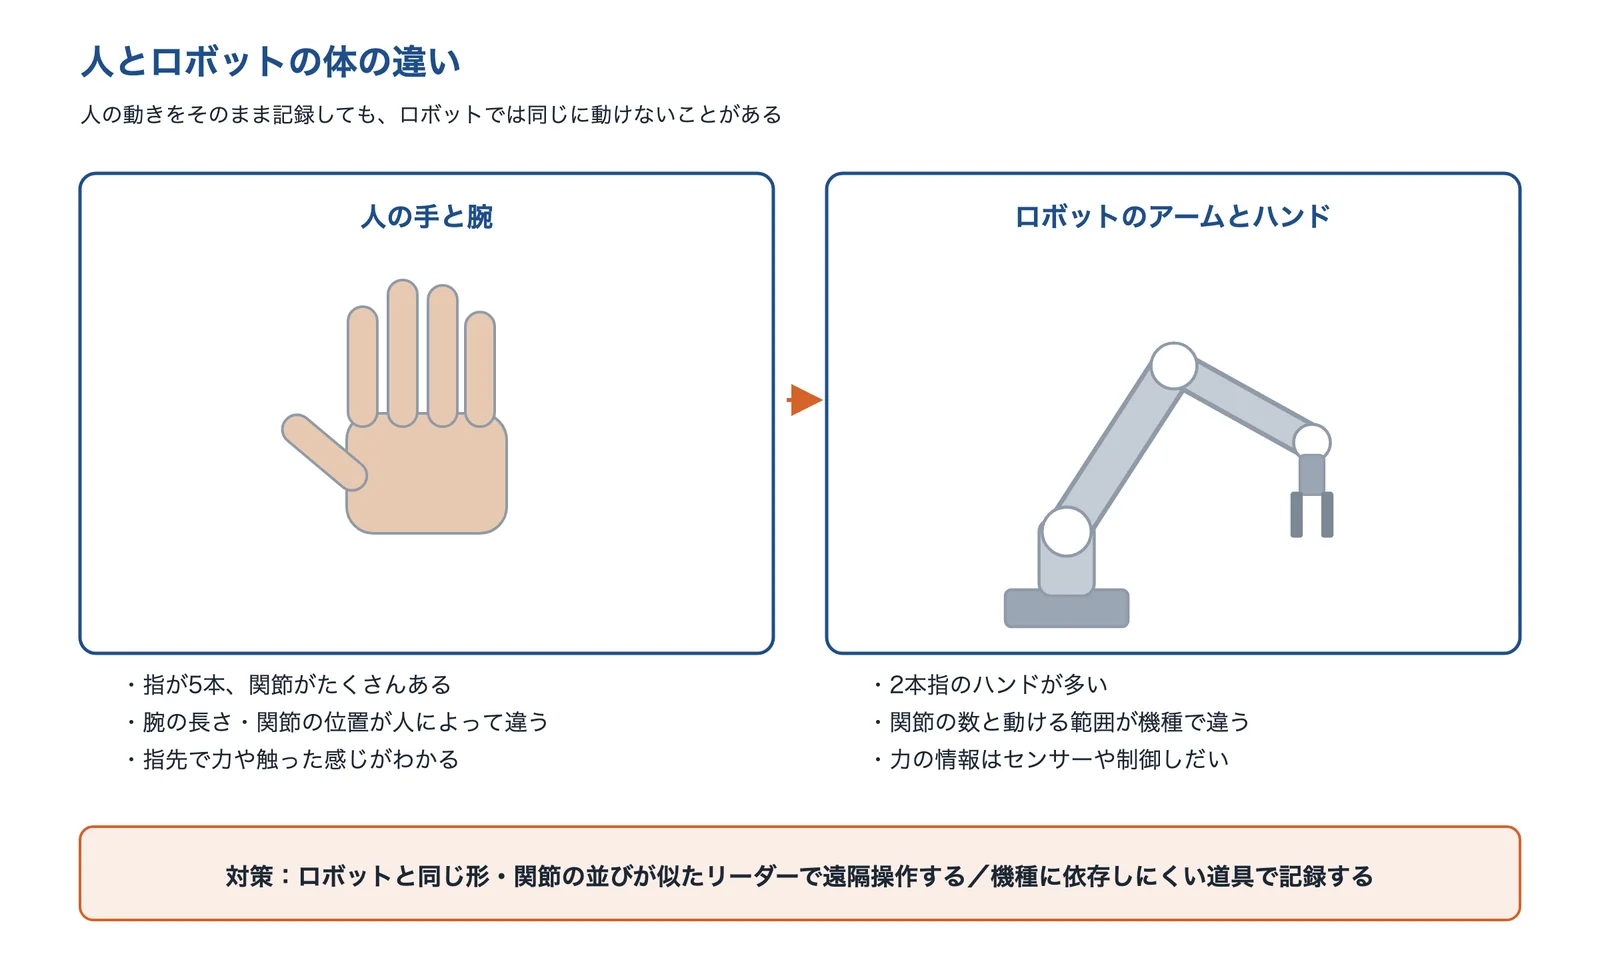
人の動きを記録しても、そのままではロボットで使えないことがあります。モーションキャプチャや VR コントローラで指令値を測れても、人間とロボットのキネマティクスの違いのために、教示した動作をそのまま再現できないとされています(境野、2023)。人の手は5本指で関節が多く、ロボットは2本指のハンドが多いうえ、関節の数・長さ・動ける範囲も機種で違います。
出典:境野翔「ハプティクス技術を用いた模倣学習」(計測と制御)と編集部の整理をもとに AI(Claude)で作成
力の感覚も違います。人は指先で力加減を感じ取りながら動いていますが、カメラの映像と関節の角度だけを記録すると、その力加減はデータに残りません。境野は、模倣学習の教師データには、応答値と指令値の両方、幾何変換なしで使えること、位置制御と力制御の両方の指令値の3つが要るとしています。
出典:模倣学習(用語解説)|東北大学 プレスリリース(2024年5月7日)、境野翔「高速汎用物体操作のための模倣学習 ―AIと制御の接着剤としてのハプティクス―」|日本ロボット学会誌 38巻6号(2020)、境野翔「ハプティクス技術を用いた模倣学習」|計測と制御 62巻8号(2023)、Open X-Embodiment(arXiv:2310.08864)、DROID(arXiv:2403.12945)、AIロボット協会(AIRoA)の発表|PR TIMES
解決技術の詳細
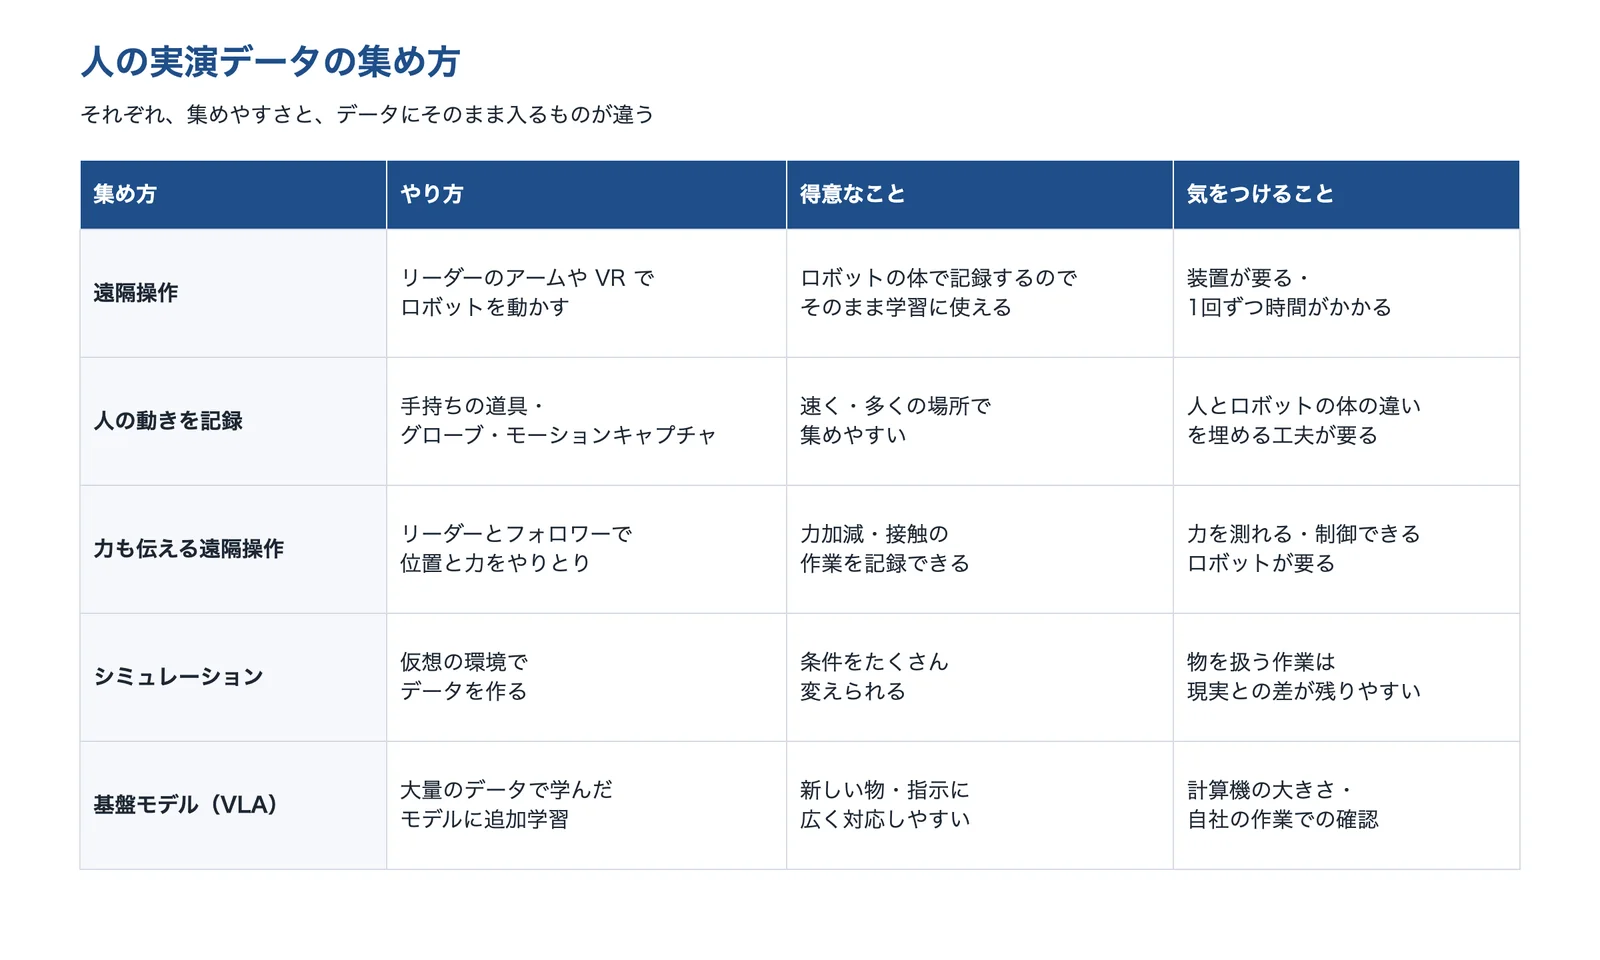
人の実演データの集め方は、大きく5つに分けられます。集めやすさと、データにそのまま入るもの(ロボットの体での動き・力・条件の幅)が違うので、症状に合わせて組み合わせます。
出典:境野翔「ハプティクス技術を用いた模倣学習」(計測と制御)・UMI のプロジェクトページ・Tobin らと編集部の整理をもとに AI(Claude)で作成
遠隔操作で実演を集める(リーダー・フォロワー・VR)
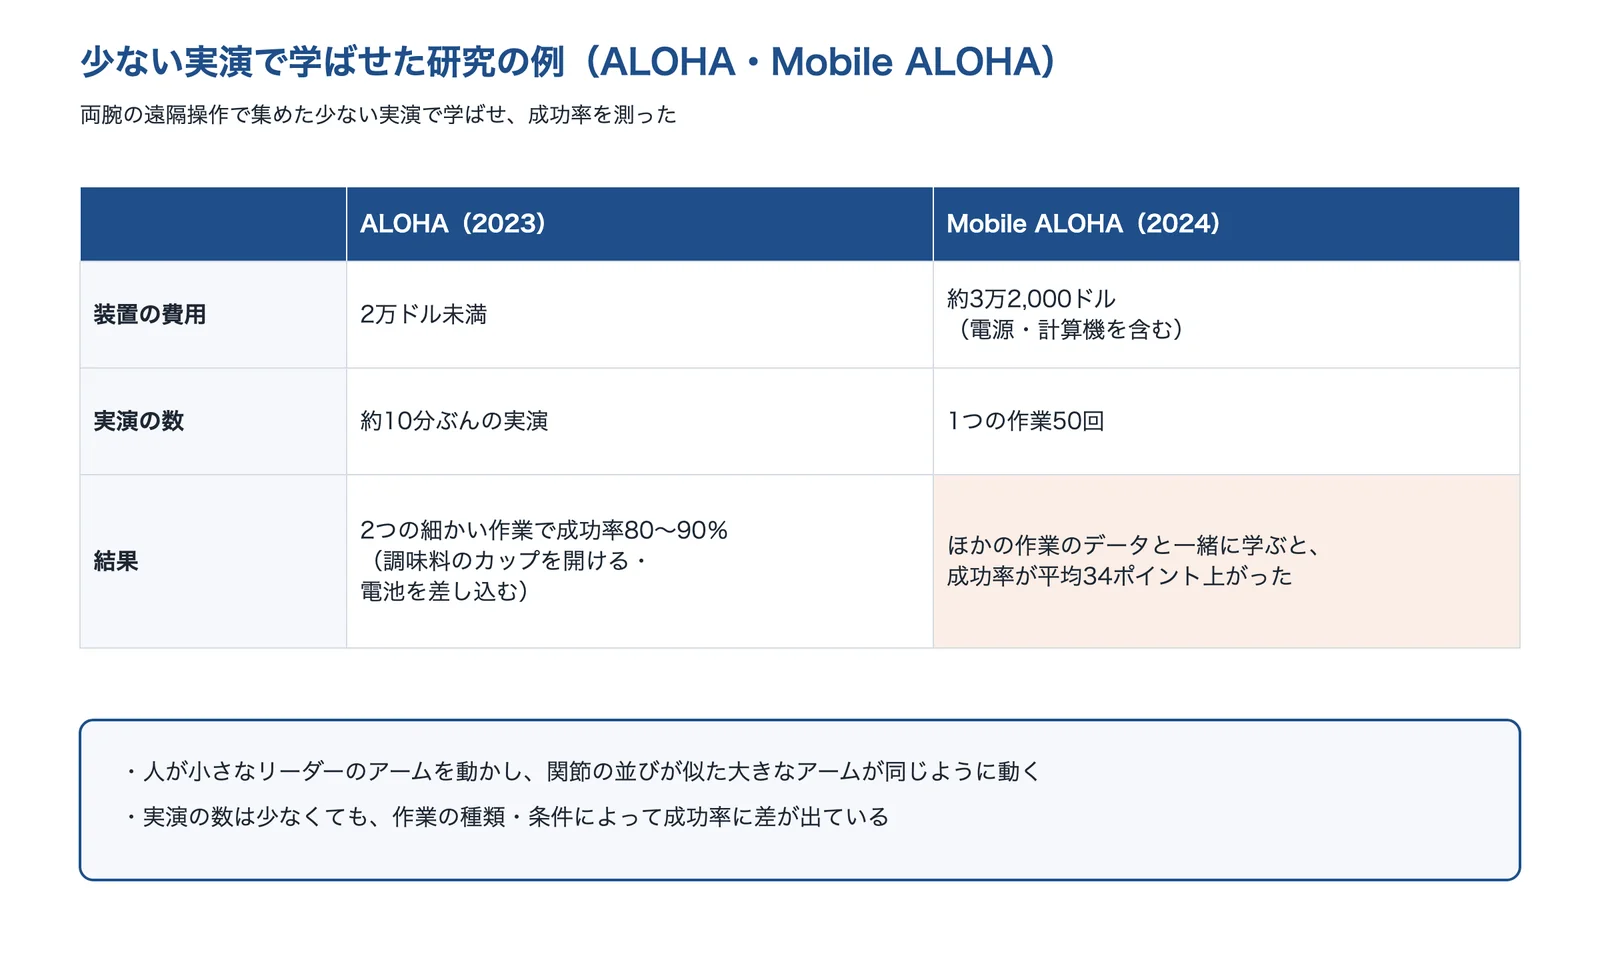
人がリーダー(操作する側)の装置を動かし、フォロワー(作業する側)のロボットを同じように動かして、そのときのカメラの映像と関節の角度を記録します。ロボット自身の体で記録するので、集めたデータをそのまま学習に使えます。ALOHA のリーダーは、フォロワーと関節の並びが似た小型のアームで、関節の角度をそのまま対応させています(Zhao ら、2023)。
出典:Zhao ら「ALOHA」・Fu ら「Mobile ALOHA」をもとに AI(Claude)で作成
ALOHA は、2万ドル未満で作った両腕の遠隔操作の装置です。約10分ぶんの実演で、半透明の調味料のカップを開ける・電池を差し込むという2つの作業を成功率80〜90%でこなしました(Zhao ら、2023)。移動台車に載せた Mobile ALOHA(約3万2,000ドル)は、1つの作業50回の実演に、ほかの作業のデータを一緒に学ばせることで、成功率を平均34ポイント上げました(Fu ら、2024)。
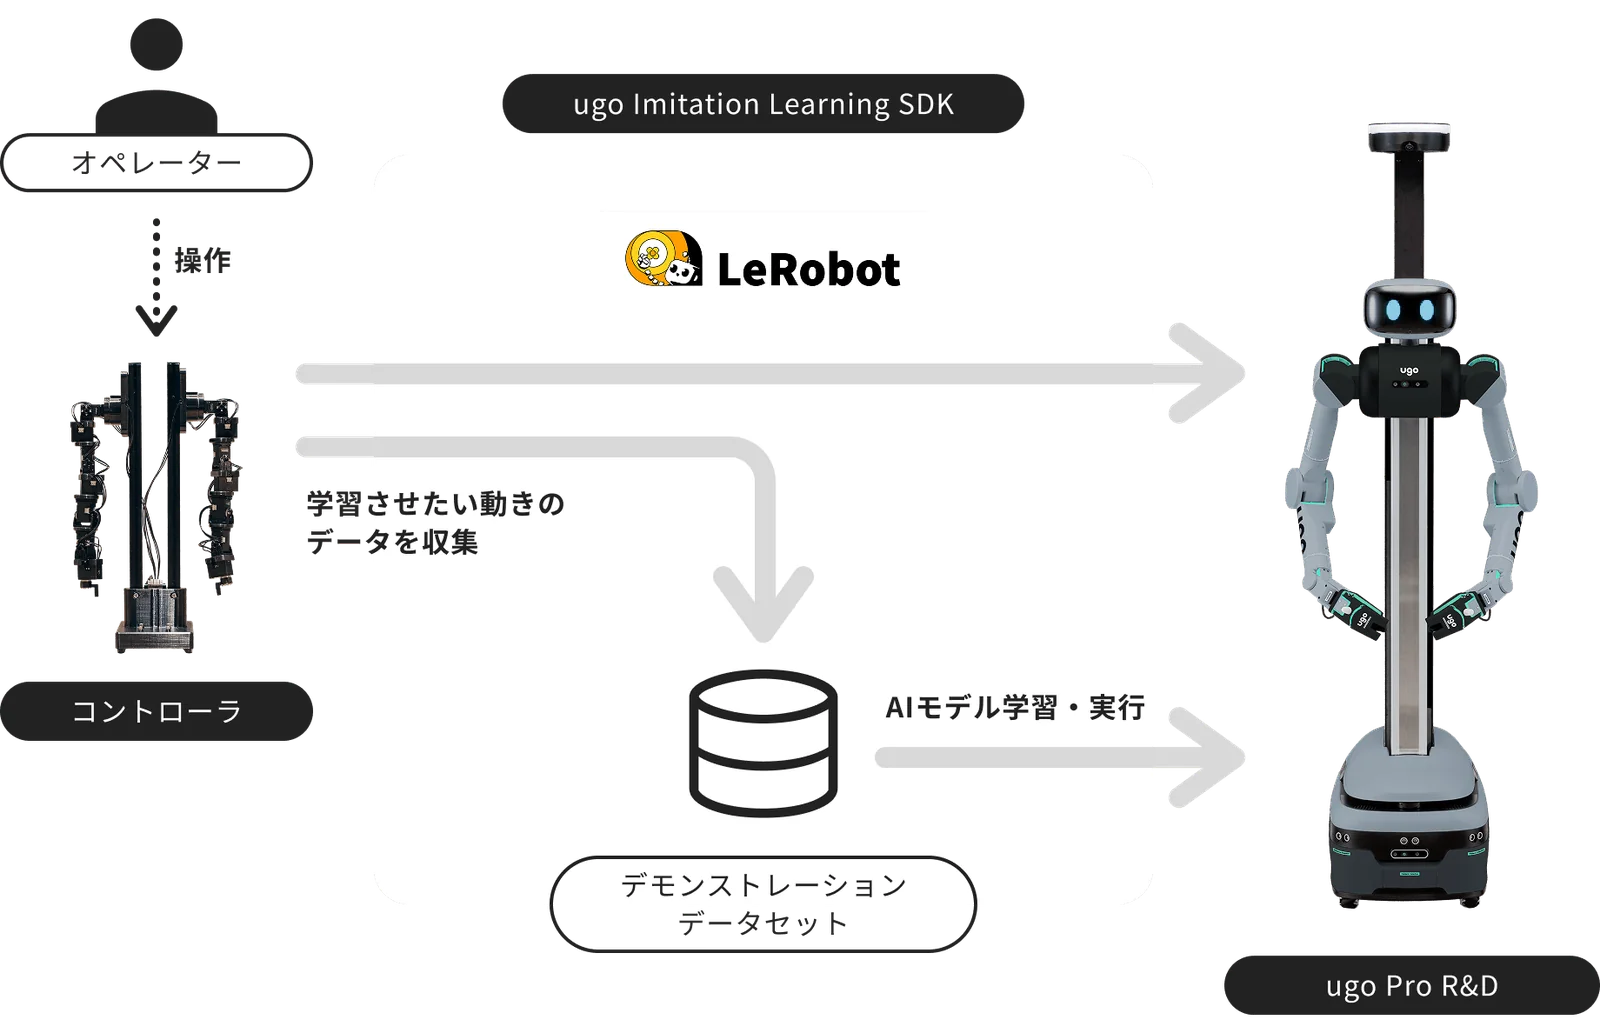
出典:ugo「AIロボット向け模倣学習キット ugo Pro R&D」
新しい学習の手法も出ています。拡散モデルを使った Diffusion Policy は、4つのベンチマークの12の作業で、それまでの手法より平均46.9%よい結果を出しました(Chi ら、2023)。日本でも、双腕のロボット・遠隔操作のコントローラ・学習の環境を一式にした模倣学習キットが出ています(ugo)。
人の動きを記録する(手持ちの道具・データグローブ)
ロボットを使わずに、人が道具を持って作業し、その動きを記録する方法です。UMI は、平行に開閉する手持ちのグリッパーにカメラを付けて実演を記録します。コップを並べる作業の実演を1時間に集められた数は、手持ちの道具(UMI)で111回、SpaceMouse での遠隔操作で35回で、約3.2倍でした(1つの作業での比較)。多様な人の実演で学ばせれば、新しい場所・物にもそのまま使え、ロボットの機種に依存しないとしています(Chi ら、2024)。
出典:UMI のプロジェクトページをもとに AI(Claude)で作成
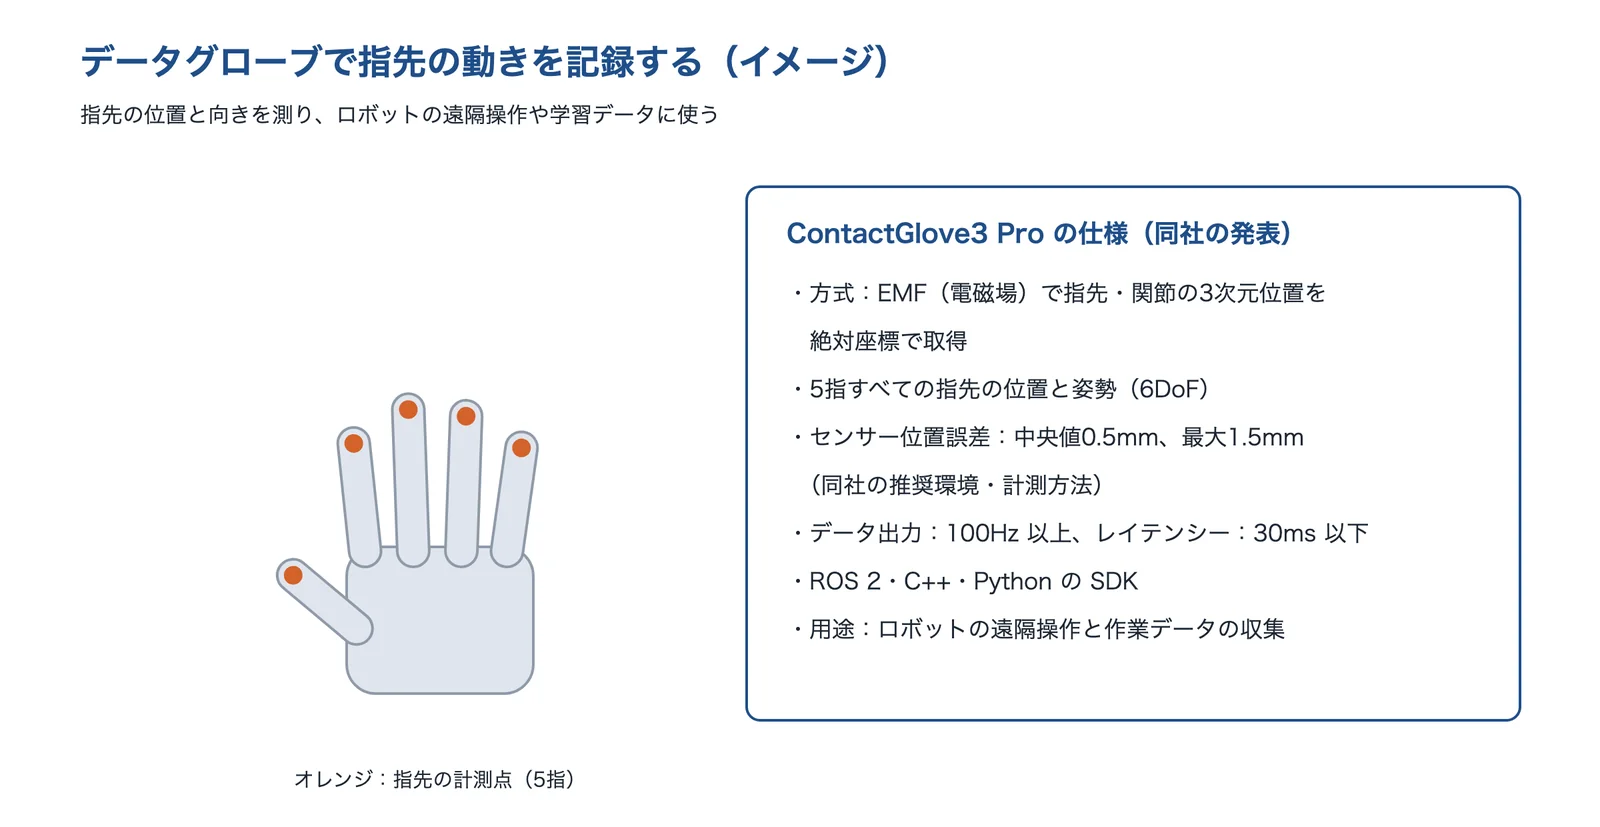
指先の細かい動きを記録するには、データグローブを使う方法があります。Melt Interface Technologies(旧 Diver-X)の ContactGlove3 Pro は、EMF(電磁場)方式で指先の3次元位置を直接測り、センサー位置誤差は中央値0.5mm・最大1.5mm(同社の計測)としています。ただし、人の手の動きはロボットのハンドと形が違うので、ロボットに合わせた変換が要ります(前の節)。
力も伝える遠隔操作(バイラテラル制御)
リーダーとフォロワーが、位置(動き)と力(押し返す感じ)を双方向にやりとりする遠隔操作です。人はフォロワーが物に触れた感触を感じながら操作でき、そのときの位置と力の両方を記録できます。境野は、リーダーとフォロワーが同じ形の4ch 型のバイラテラル制御は、模倣学習の教師データに要る3つの条件をすべて満たし、人間並みの速さと環境への適応を両立する模倣学習に成功したとしています(計測と制御 2023)。
出典:境野翔「高速汎用物体操作のための模倣学習」(日本ロボット学会誌)・境野翔「ハプティクス技術を用いた模倣学習」(計測と制御)をもとに AI(Claude)で作成
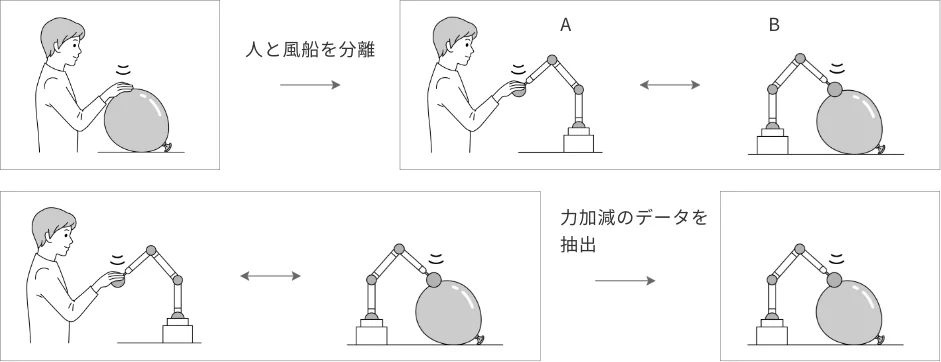
消しゴムで線を消す課題では、位置の指令値だけを予測すると、紙面の高さが少し変わるだけで、摩擦で動かなくなったり力が加わらなくなったりしましたが、力の制御を含む手法は高さの変化に対応しました。実演は高さ3通りの各1回で足りました(境野、2020。境野らの研究グループの結果です)。日本では、ロボット2台の位置と力を同期させて力触覚を伝える技術(モーションリブのリアルハプティクス)や、力覚フィードバックのある遠隔操作の装置(川崎重工業の Plesio)が製品になっています。
出典:モーションリブ「技術」
シミュレーション・合成データ
仮想の環境でロボットを動かして、データを作る方法です。色・模様・照明・置き場所をランダムに変えたドメインランダム化では、シミュレーションの画像だけで学ばせた物体検出が、実際の環境で1.5cm の精度になりました(Tobin ら、2017)。条件をいくらでも変えられるので、汎化(条件が変わっても外れない)に役立ちます。
ただし、物を扱う作業では、多様な物体・環境のシミュレータを作るのが難しく、シミュレーションから実機に移す方法でも十分な性能が出ていないとされています(境野、2023)。実際の現場では、実データと合成データを組み合わせる使い方が進められています(TELEXISTENCE は NVIDIA Cosmos の合成データと現場の実データを組み合わせるとしています)。
基盤モデル(VLA)・ほかのデータと一緒に学ぶ
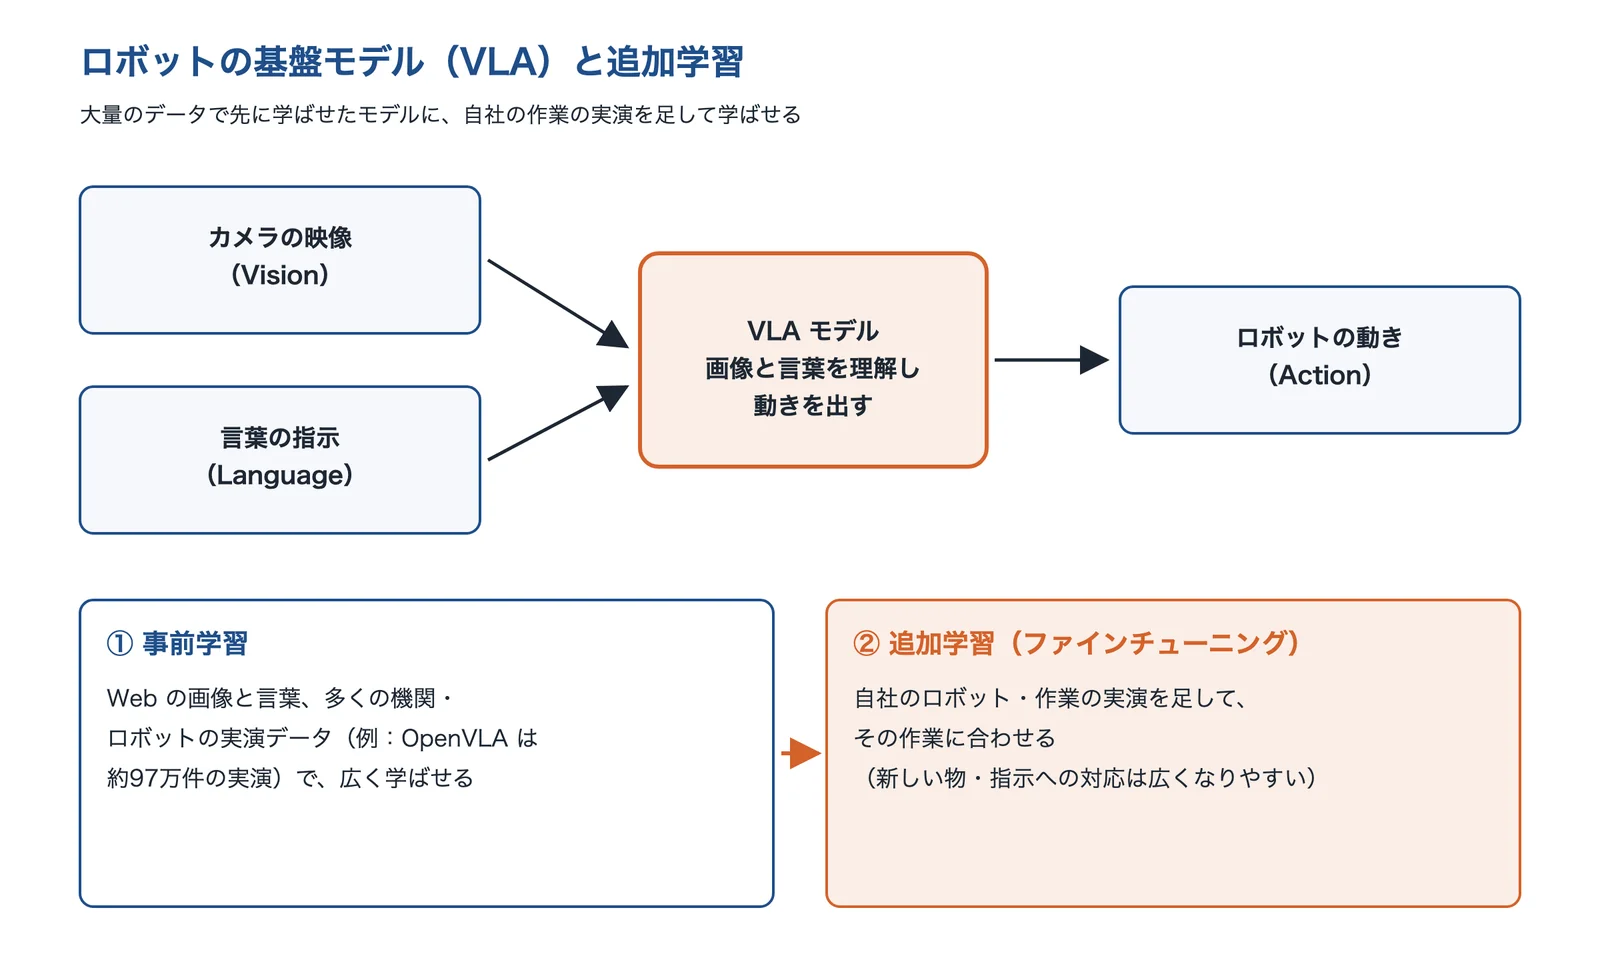
画像・言葉・動作を1つのモデルで扱う VLA(Vision-Language-Action)モデルは、Web の画像と言葉で先に学んだモデルに、ロボットの動きのデータを足して学ばせたものです。RT-2 は、ロボットの動作をことばの単位(トークン)として出力し、学習データにない物や指示にも対応できることを示しました(Brohan ら、2023)。
出典:RT-2・OpenVLA・Physical Intelligence「π0」をもとに AI(Claude)で作成
OpenVLA は、約97万件の実ロボットの実演で学んだ70億パラメータのモデルで、550億パラメータの RT-2-X より、29の作業で成功率が16.5ポイント高い結果でした(Kim ら、2024)。π0 は、8種類のロボットで集めたデータなどで事前学習し、作業ごとに追加学習(ファインチューニング)して、洗濯物をたたむ・食器を片づける・箱を組み立てるといった作業をこなしたとしています(Physical Intelligence の発表)。自社の作業では、こうしたモデルに自社のロボット・作業の実演を足して学ばせる使い方になります。
出典:ALOHA / ACT(Zhao ら、arXiv:2304.13705)、ALOHA のプロジェクトページ、Mobile ALOHA(Fu ら、arXiv:2401.02117)、Diffusion Policy(Chi ら、arXiv:2303.04137)、UMI のプロジェクトページ、UMI(Chi ら、arXiv:2402.10329)、境野翔「高速汎用物体操作のための模倣学習」|日本ロボット学会誌(2020)、境野翔「ハプティクス技術を用いた模倣学習」|計測と制御(2023)、Domain Randomization(Tobin ら、arXiv:1703.06907)、RT-2(Brohan ら、arXiv:2307.15818)、Open X-Embodiment(arXiv:2310.08864)、OpenVLA(Kim ら、arXiv:2406.09246)、π0|Physical Intelligence、AIロボット向け模倣学習キット ugo Pro R&D|ugo、技術|モーションリブ、Plesio の発売|川崎重工業、ContactGlove3 Pro の発表|PR TIMES、公式サイトのお知らせ|TELEXISTENCE
人の動きをロボットに覚えさせる技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。模倣学習キットのメーカー、力触覚の技術の会社、遠隔操作ロボットのメーカー、店舗のロボットで動作データを集める会社、データグローブのメーカー、AI の学習の機能を持つロボットのメーカーを挙げました。
ugo株式会社|双腕のロボットと遠隔操作のコントローラをそろえた模倣学習キット
ugoとは
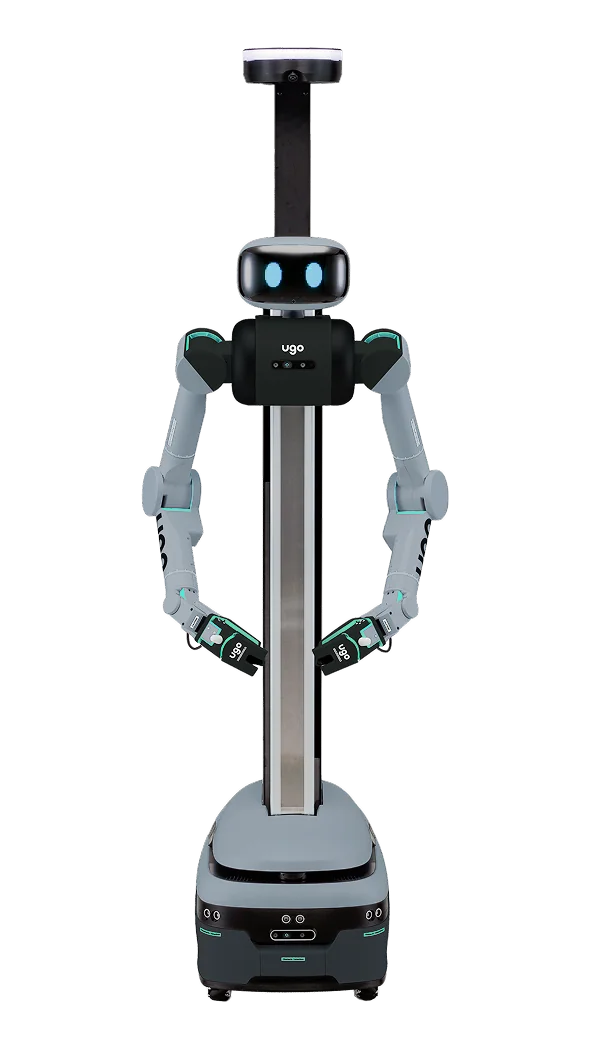
ugo は、東京都千代田区に所在地がある、ロボットのメーカーです。業務用のロボットのほか、研究開発向けの「AIロボット向け模倣学習キット」ugo Pro R&D を出しています。
ugoの得意技術
| 技術 | 内容 |
|---|---|
| 模倣学習キット ugo Pro R&D | 人間の動作デモンストレーションをロボットに模倣学習させる環境を簡単に作れるとし、VLA(vision-language-action)モデルのようなロボット基盤モデルの研究開発に向けている |
| 力覚反映のある遠隔操作 | 7DoF の双腕アームを、力覚反映で手応えを伴うデータ収集ができる専用のバイラテラルコントローラで操作する。Meta Quest 3S(別売り)での操縦にも対応予定としている |
| データの記録と学習の環境 | 双腕の動作データと映像データを同期ロギングで集める。ソフトウェアは LeRobot に沿って、収集・可視化・学習・推論を構築できるとしている。本体は高さ180cm・約54kg、HD カメラ3つ |
ugoが解決できる課題
- 研究室や開発部門で、模倣学習のデータ集めから学習・推論までの環境を一式でそろえたい
- 力の手応えを感じながら遠隔操作して、双腕の実演データを集めたい
- VLA などのロボット基盤モデルを、自分たちのデータで試したい
出典:ugo「AIロボット向け模倣学習キット ugo Pro R&D」
出典:会社概要|ugo、AIロボット向け模倣学習キット ugo Pro R&D|ugo
モーションリブ株式会社|位置と力を同期させて力触覚を伝える「リアルハプティクス」
モーションリブとは
モーションリブは、神奈川県川崎市幸区に本社がある会社です(2016年設立)。力触覚を伝える技術「リアルハプティクス」を、IC チップ AbcCore などの製品で提供しています。
モーションリブの得意技術
| 技術 | 内容 |
|---|---|
| 位置と力の同期 | ロボット2台に「位置の同期」と「力の同期」を同時に行い、力触覚を双方向に伝送する。アクチュエータの回転角度から、かかっている力を独自のアルゴリズムで高速に推定するので、力センサが要らないとしている |
| 人の力加減を記録して自動化 | 力触覚伝送の中で、モノにあわせた人の力加減を含んだ動作をデータとして抽出し、記録でき、そのデータをもとにロボット単体を動かすこと(自動化)もできるとしている |
| 事例 | 果実をやさしく高速につかむロボットハンド、操作する人に物の感触が伝わる建設機械などの事例を公開している |
モーションリブが解決できる課題
- 力加減が要る作業を、遠隔操作で人の感覚のまま記録したい
- 記録した人の力加減のデータで、ロボットを自動で動かしたい
- 力センサを使わずに、ロボットに力の情報を持たせたい
出典:モーションリブ「AbcCore」
出典:会社概要|モーションリブ、技術|モーションリブ、AbcCore|モーションリブ、事例|モーションリブ
川崎重工業株式会社|熟練作業者の動きを再現する遠隔操作ロボットシステム Successor
川崎重工業とは
川崎重工業は、東京都港区と神戸市中央区に本社がある、輸送機器・エネルギー・産業機器のメーカーです(1896年設立)。産業用ロボットも作っています。
川崎重工業の得意技術
| 技術 | 内容 |
|---|---|
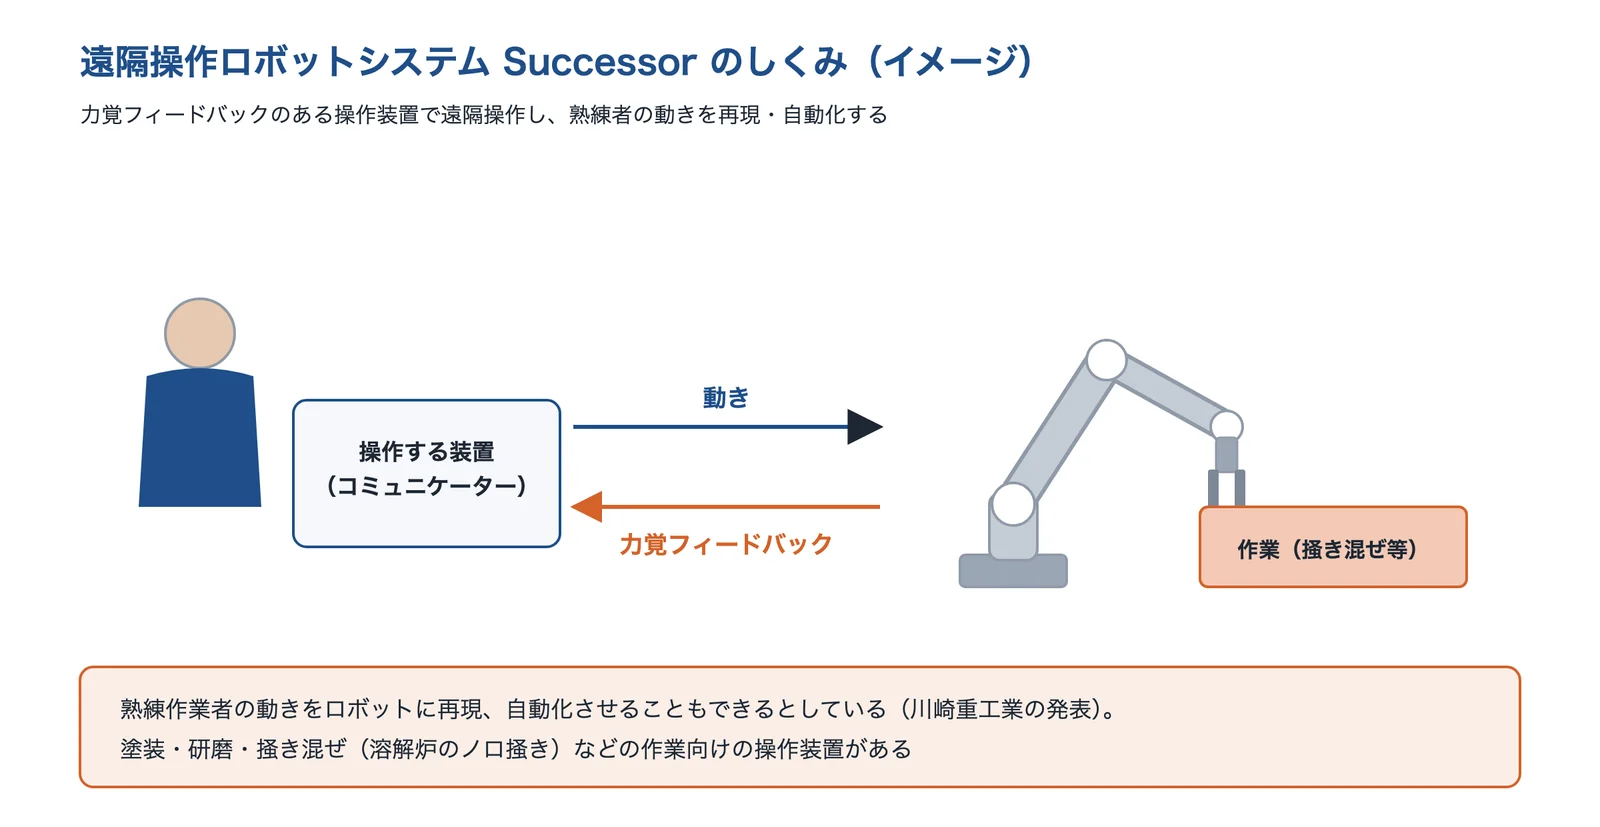
| 遠隔操作ロボットシステム Successor | 遠隔協調で作業者の動きを再現できる遠隔操作システム。塗装・研磨などの作業に対応したコミュニケーター(操作する装置)を販売し、多品種少量生産や非定常作業へのロボット導入を後押ししているとしている |
| 力覚フィードバックのある操作装置 Plesio | 2026年9月9日に発売を発表した掻き混ぜ作業向けのコミュニケーター。力覚フィードバック機能を持ち、熟練作業者の動きをロボットに再現、自動化させることもできるとしている |
| 想定する作業 | 約1,500℃の溶湯の中の不純物を凝固剤で固めてすくい上げる「ノロ掻き」に使うことを想定している |
川崎重工業が解決できる課題
- 熟練者の手作業(塗装・研磨・掻き混ぜなど)を、遠隔操作でロボットに置き換えたい
- 熟練者が遠隔操作した動きを、ロボットに再現させて自動化したい
- 暑い・危ない現場の作業から、人を離したい
出典:川崎重工業のプレスリリース(2026年9月9日)をもとに AI(Claude)で作成
出典:会社概要|川崎重工業、「Successor」の掻き混ぜ作業向けコミュニケーター「Plesio」を新発売|川崎重工業 プレスリリース(2026年9月9日)
TELEXISTENCE株式会社|店舗で動くロボットの遠隔操作でデータを集め、VLA モデルを作る
TELEXISTENCEとは
TELEXISTENCE(テレイグジスタンス)は、東京都大田区に所在地がある、ロボットの会社です(2017年設立)。コンビニエンスストアの飲料陳列ロボットなどを作り、運用しています。
TELEXISTENCEの得意技術
| 技術 | 内容 |
|---|---|
| 遠隔操作で動作データを集める | コンビニエンスストアの飲料陳列ロボット Ghost を通じた遠隔操作のデータ収集基盤を運用しているとしている |
| VLA モデルの自律動作 | 1つの VLA モデル(シングルポリシー)で、コンビニのレジ袋詰めを自律で行うデモを公開した。いまの課題として、動作の速さ・滑らかさと、対象物の位置が数センチ変わるだけで動作精度が落ちることがある汎化性能を挙げている |
| 合成データ | NVIDIA Cosmos で作る合成データと、現場で集めた実データを組み合わせて、ロボット基盤モデルの開発を進めるとしている |
TELEXISTENCEが解決できる課題
- 実際の現場で、遠隔操作をしながらロボットの動作データをためたい
- 現場の作業を、VLA モデルで自律化することを検討したい
- 多関節ロボットの動作データセットを作ってほしい(モーションデータ工場。2026年1月開始)
出典:テレイグジスタンス「モーションデータ工場」
出典:会社情報|TELEXISTENCE、公式サイトのお知らせ(VLA の自律動作のデモ・NVIDIA Cosmos Coalition への参画など)|TELEXISTENCE、モーションデータ工場|TELEXISTENCE
Melt Interface Technologies株式会社|指先の位置と姿勢を測るロボティクス向けデータグローブ
Melt Interface Technologiesとは
Melt Interface Technologies(旧 Diver-X)は、東京都千代田区に本社がある、手の動きを入力する機器の会社です(2026年7月に社名を変更)。ロボティクス向けのデータグローブを出しています。
Melt Interface Technologiesの得意技術
| 技術 | 内容 |
|---|---|
| ロボティクス向けデータグローブ ContactGlove3 Pro | ロボットの遠隔操作と作業データの収集を主な用途にした業務用のデータグローブ。VLA モデルや模倣学習を含むロボット学習の研究に向けた、指先のデータの収集をめざすとしている |
| 指先の位置を直接測る | EMF(電磁場)方式で、指先・関節の3次元位置を絶対座標として直接取得する。センサー位置誤差は中央値0.5mm・最大1.5mm(同社の推奨環境・計測方法)、5指すべての指先の位置と姿勢(6DoF)を同時に測るとしている |
| つなぎやすさ | データ出力は100Hz 以上、レイテンシーは30ms 以下。ROS 2・C++・Python の SDK に対応。価格は498,000円(税込)から、2026年10月販売開始としている |
Melt Interface Technologiesが解決できる課題
- 人の指先の細かい動き(つまむ・組み立てる)を、学習データとして記録したい
- データグローブで、多指のロボットハンドを遠隔操作したい
出典:Diver-X(現 Melt Interface Technologies)のプレスリリースをもとに AI(Claude)で作成
出典:ロボティクス向けデータグローブ「ContactGlove3 Pro」を発表|Diver-X(現 Melt Interface Technologies)のプレスリリース(PR TIMES)、社名変更のお知らせ|Melt Interface Technologies のプレスリリース(PR TIMES)
株式会社デンソーウェーブ|ロボットを動かして集めたデータで推論モデルを作る AI の学習の機能
デンソーウェーブとは
デンソーウェーブは、愛知県知多郡阿久比町に本社がある、自動認識機器・産業用ロボット・制御機器のメーカーです。産業用ロボットの AI ソリューションとして、ロボットを動かして集めたデータで推論モデルを作る機能を紹介しています。
デンソーウェーブの得意技術
| 技術 | 内容 |
|---|---|
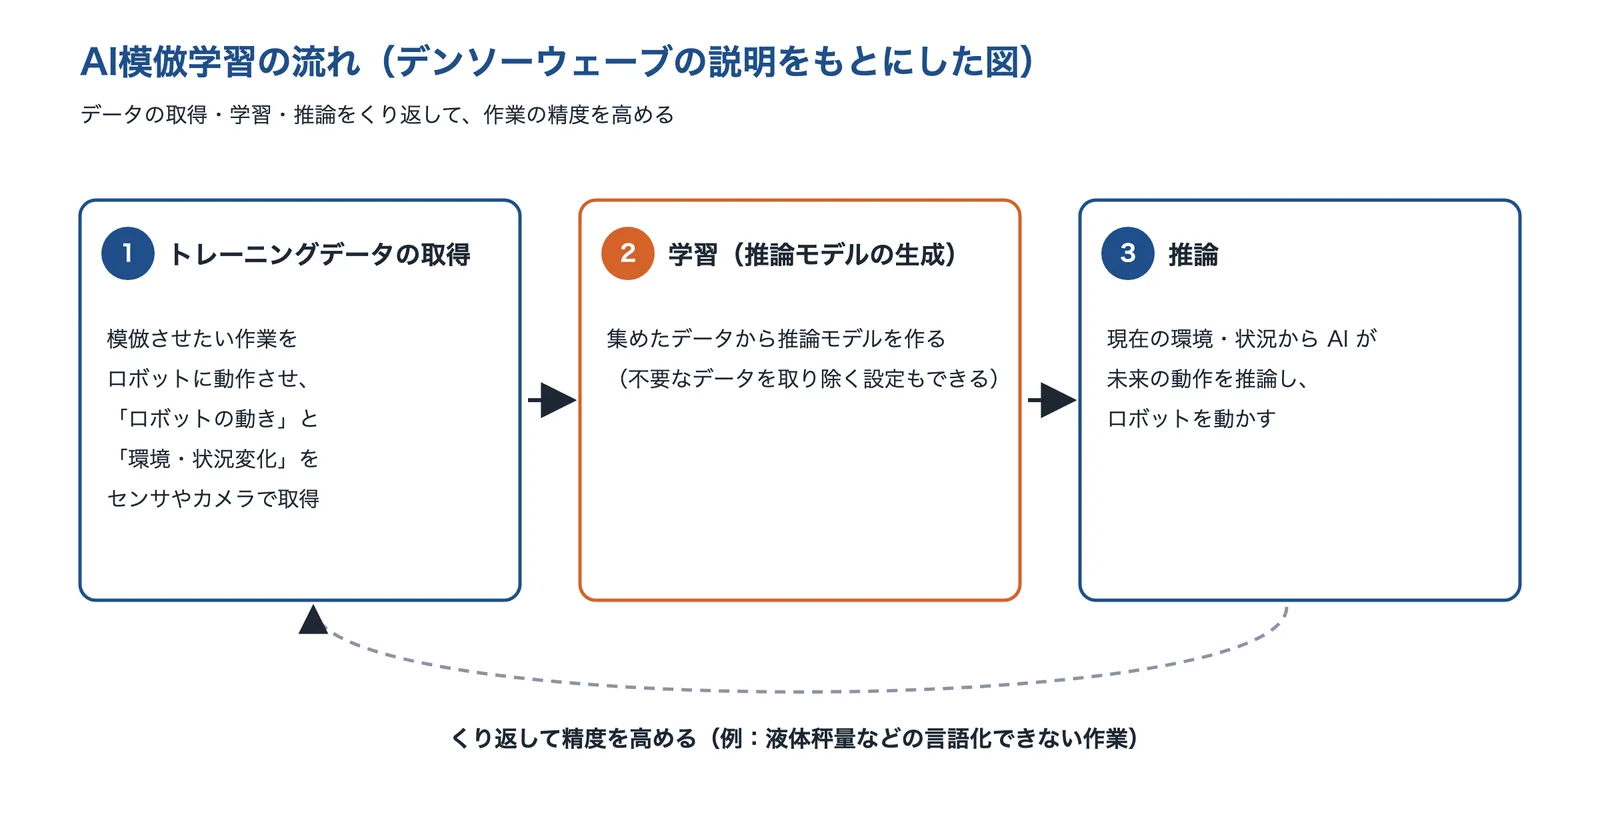
| トレーニングデータの取得 | 模倣させたい作業をロボットに動作させ、「ロボットの動き」と「環境・状況変化」をトレーニングデータとして取得する。取得には様々なセンサやカメラを使うとしている |
| 推論モデルの生成と推論 | 集めたデータから推論モデルを作り、現在の環境・状況から AI が未来の動作を推論してロボットを動かす。データの取得・学習・推論を繰り返して作業精度を高めるとしている |
| 言語化できない作業 | 同じページの関連動画の紹介で、液体秤量などの言語化できない作業を AI模倣学習で実現したとし、「AI液体秤量スキルを活用した自動調合」の動画を紹介している |
デンソーウェーブが解決できる課題
- 液体や粉の秤量のように、条件をことばで決めにくい作業をロボットにさせたい
- 環境や状況の変化を見ながら動きを変えるロボットにしたい
出典:デンソーウェーブ「AI模倣学習」をもとに AI(Claude)で作成
出典:会社概要|デンソーウェーブ、AIソリューション|デンソーウェーブ
選ぶ前に確かめる条件
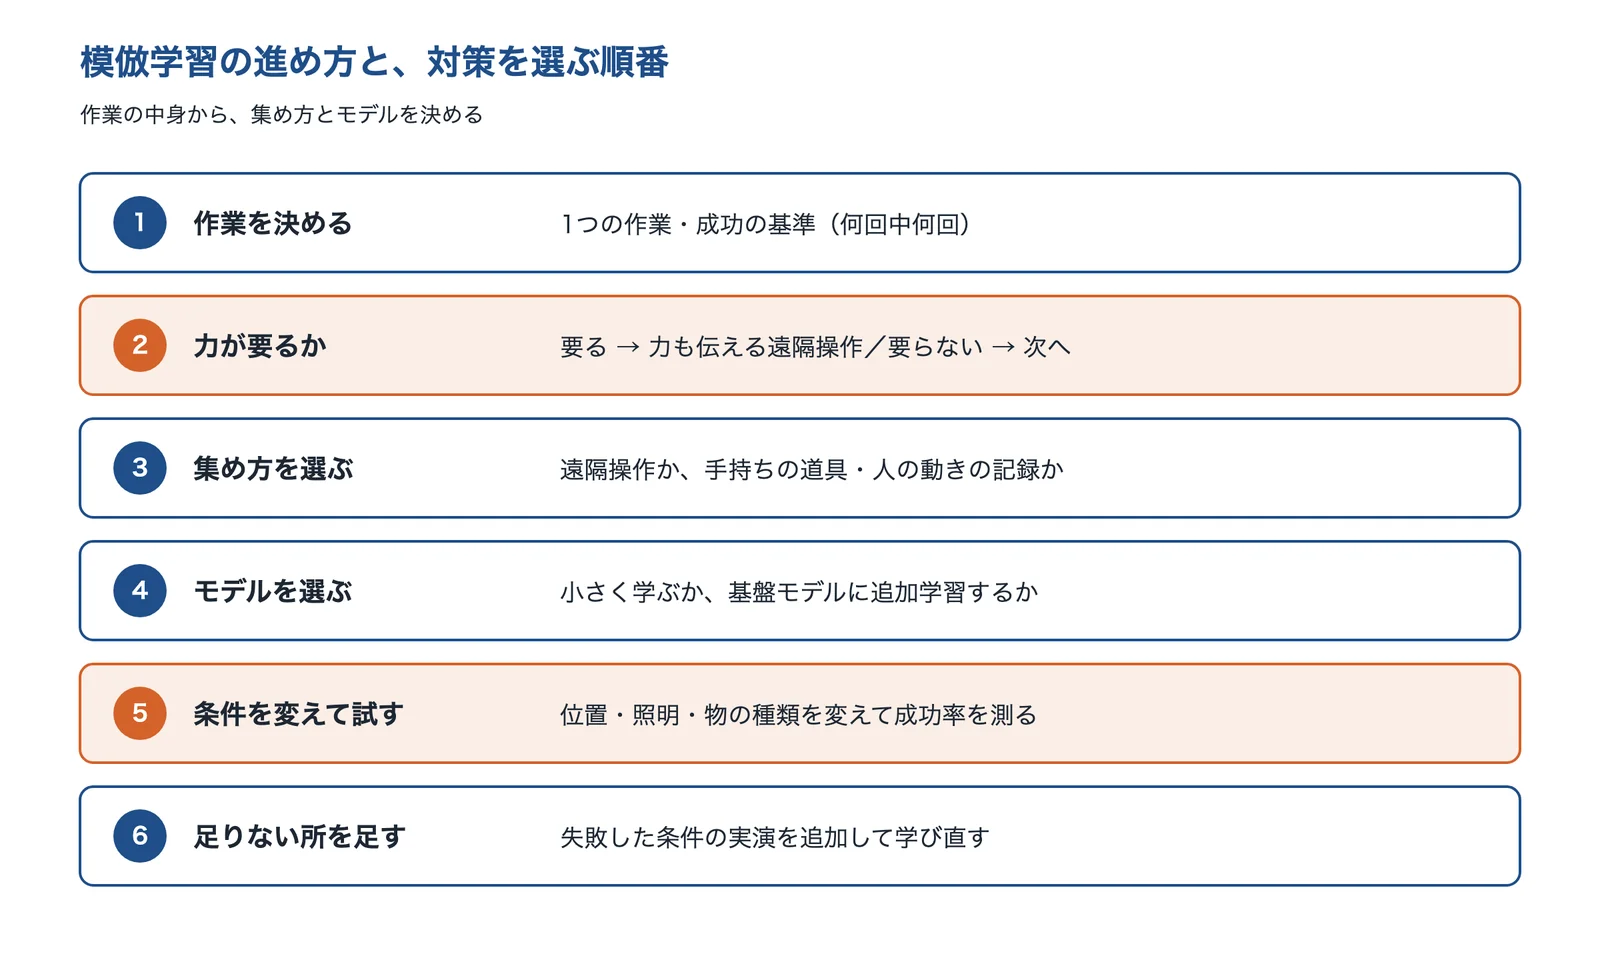
相談する前に、次のことを整理しておくと話が早く進みます。
出典:境野翔の解説・UMI・Open X-Embodiment などの資料と、紹介した企業の公開情報をもとにした編集部の整理をもとに AI(Claude)で作成
- させたい作業を1つに絞れているか、成功の基準(何回中何回できればよいか)
- 扱う物の種類・形・柔らかさと、置き場所・照明・背景がどのくらい変わるか
- 力加減・接触が要る作業か(要るなら、力を記録できる装置が要る)
- 使うロボット(腕の数・関節の数・ハンドの形)と、記録の装置の形が合っているか
- 実演を何回・何時間集められるか、だれが実演するか(熟練者か)
- 学習・推論に使う計算機(GPU)と、ロボットの動作の速さ
- 安全:学習した動きが外れたときに止める仕組み(速度・力の制限、非常停止)
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・設備ではありません。
情報の確認日:2026年10月24日








