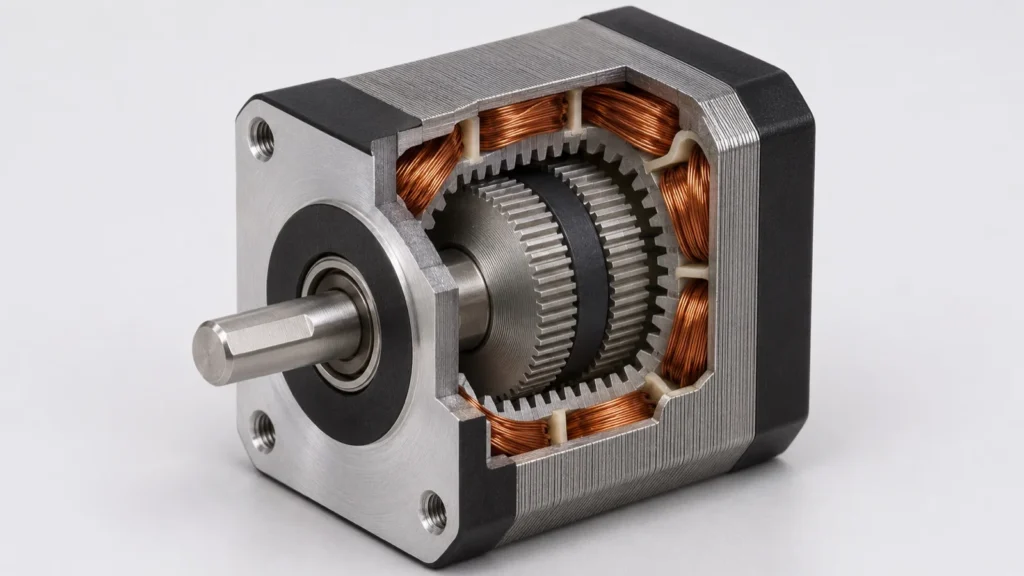
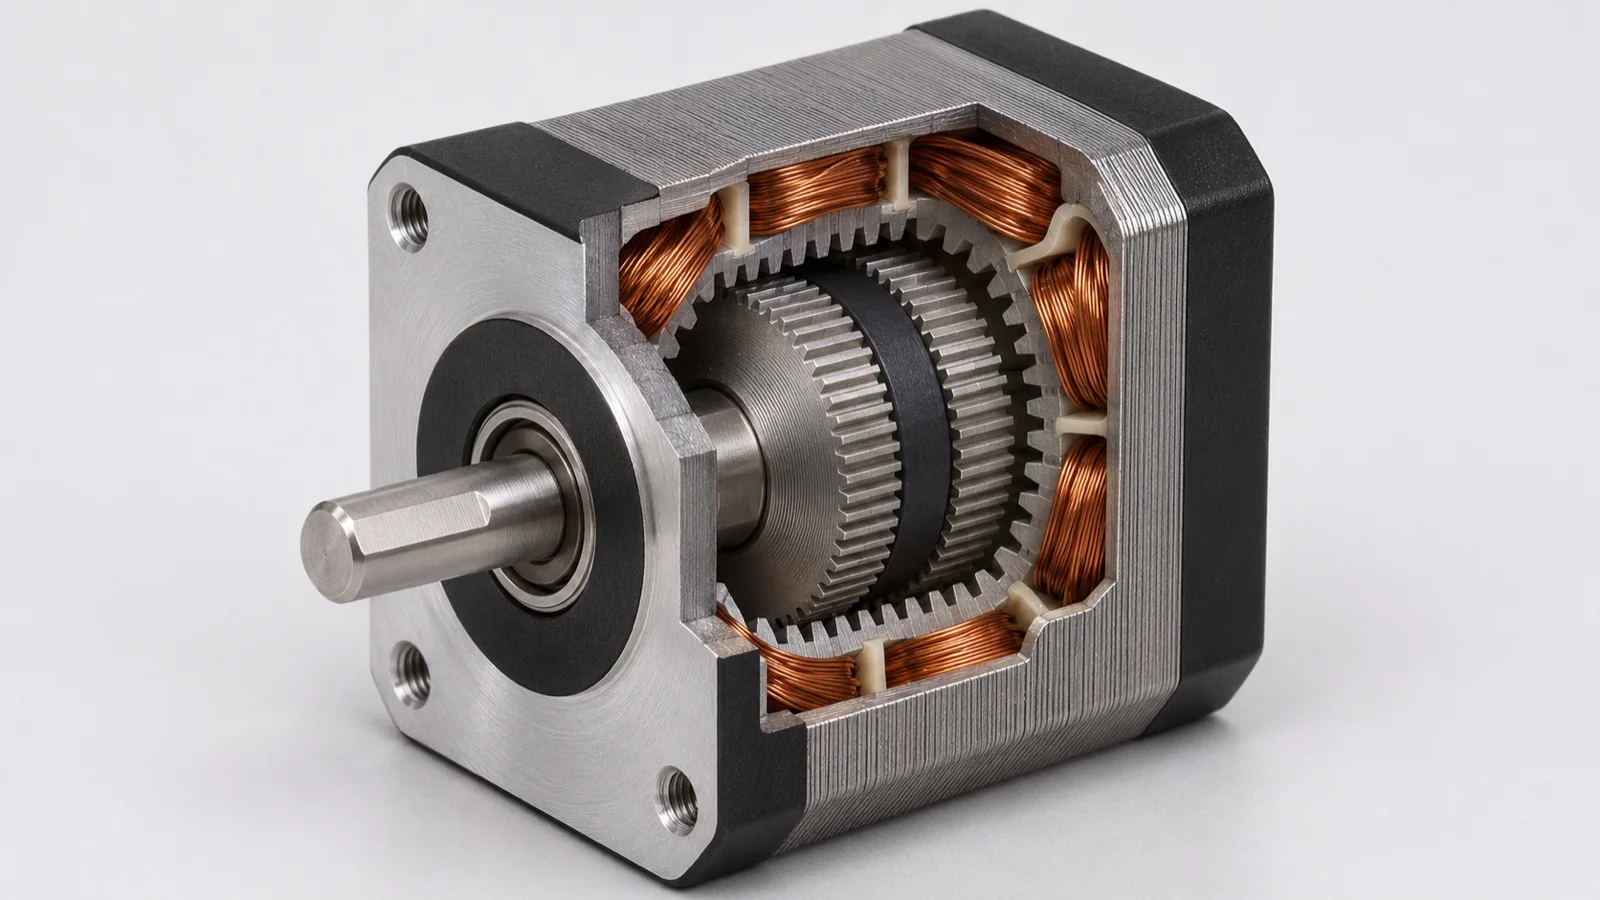
ステッピングモーター(ステッピングモータ、ステップモーター)は、パルス信号を1つ送るごとに決まった角度(ステップ角)だけ回るモーターです。回る角度はパルスの数、回転速度はパルスの速さ(周波数)で決まるので、位置を測るセンサーを付けなくても(オープンループで)位置決めができます。ステップ角は、2相のハイブリッド型で 1.8°、5相で 0.72° が代表的です。動かすには、パルスを出すコントローラと、巻線に電流を流すドライバーを組み合わせます。
この記事では、しくみと構造・種類、ドライバーと制御(励磁方式・マイクロステップ・加減速)、回転速度-トルク特性の読み方、選び方(安全率・イナーシャ比・温度)、脱調などのトラブルと対策、サーボモーターとの違い、メーカーまでをまとめます。モーターの容量を負荷から計算する手順は課題「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」で扱っています。
知りたいことから読む
- ステッピングモーターのしくみ(なぜ決まった角度だけ回るのか)を知りたい → 第1章
- PM型・VR型・ハイブリッド型、2相と5相の違いを知りたい → 第2章
- ドライバーの役割と、制御のしかたを知りたい → 第3章
- マイクロステップで振動が減る理由を知りたい → 第3章
- 回転速度-トルク特性の見方を知りたい → 第4章
- モーターの選び方(安全率・イナーシャ比)を知りたい → 第5章
- 脱調・位置ずれ・振動の原因と対策を知りたい → 第6章
- サーボモーターとどちらを使うか決めたい → 第7章
- ステッピングモーターのメーカーを探したい → 第8章 企業紹介
ステッピングモーターとは:パルスで決まった角度ずつ回るモーター
しくみ:パルスの数と速さで、角度と速度が決まる
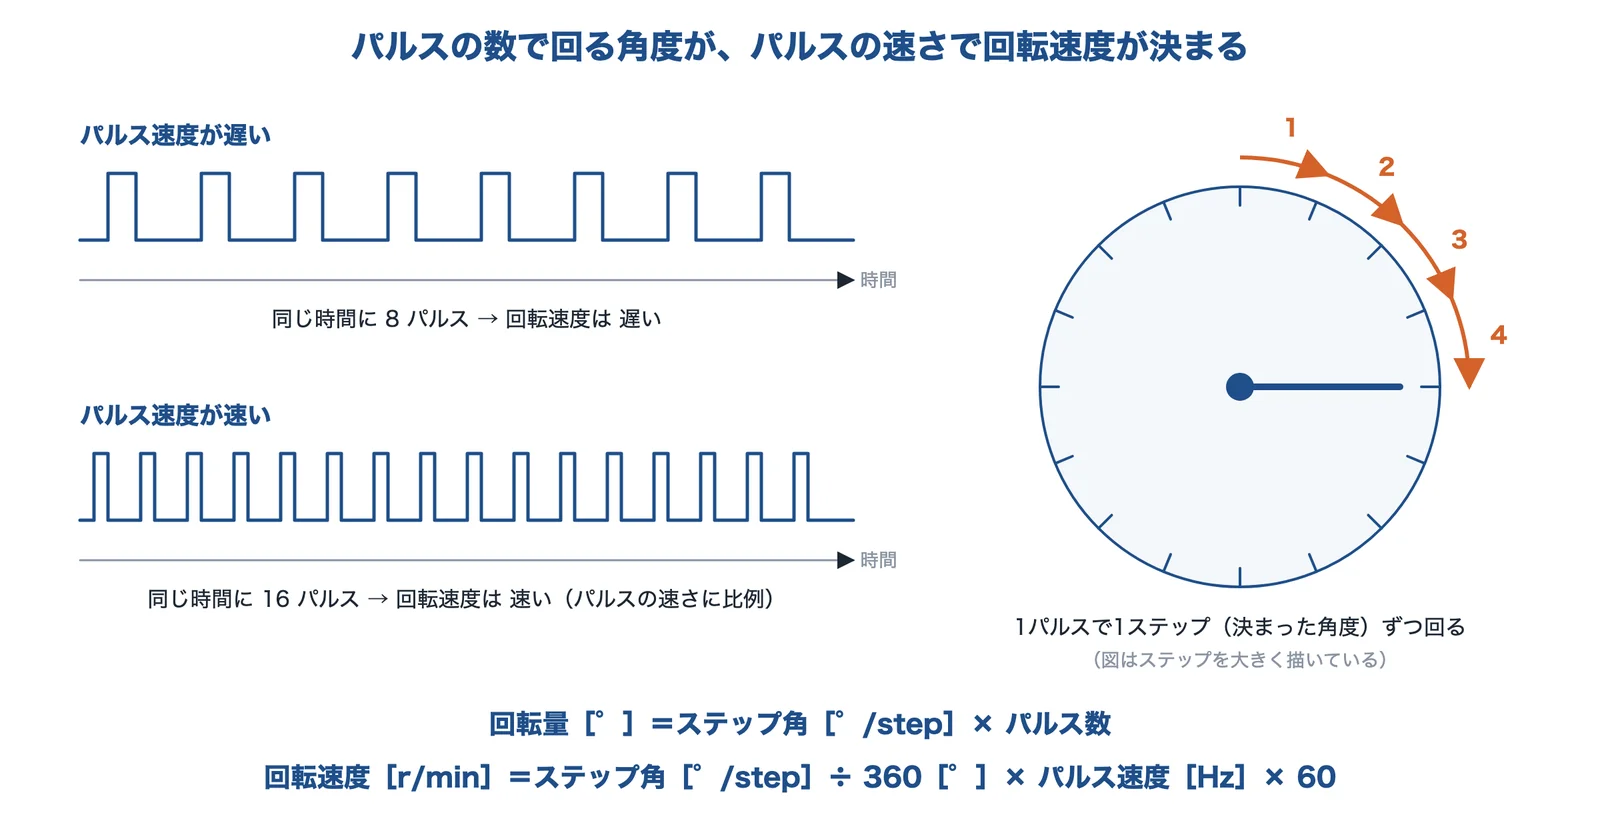
出典:オリエンタルモーター eラーニング「1-3. 高精度位置決め」「1-4. 簡単な速度制御」の式をもとに AI(Claude)で作成
オリエンタルモーターは、ステッピングモーターを「時計の秒針のように、ある決まった角度ずつ回転するモーター」と説明しています。1パルスあたりの回転量(ステップ角)が決まっているので、回転量はパルス数に比例し、回転速度はパルス速度(周波数)に比例します。
| 求めるもの | 式(オリエンタルモーターの説明) |
|---|---|
| モーターの回転量[°] | ステップ角[°/step]× パルス数 |
| モーターの回転速度[r/min] | ステップ角[°/step]÷ 360[°]× パルス速度[Hz]× 60 |
例えば、ステップ角 1.8° のモーターに 200 パルスを送ると 360°(1回転)回ります。1秒に 1,000 パルス(1 kHz)なら、1.8 ÷ 360 × 1,000 × 60 = 300 r/min です(式に当てはめた編集部の計算例)。同社は 5相ステッピングモーターについて、停止精度は ±0.05° 以内で、この誤差は累積しないとしています。
出典:オリエンタルモーター eラーニング「1-3. 高精度位置決め」、オリエンタルモーター eラーニング「1-4. 簡単な速度制御」
止まっているときも位置を保つ(自己保持力)
ステッピングモーターは、止まっているあいだも巻線に電流が流れていて、その位置を保とうとする力(自己保持力)があります。オリエンタルモーターは、停電すると自己保持力はなくなるので、昇降装置では電磁ブレーキ付きのモーターを使うよう説明しています。電流を流していないときでも、PM型・ハイブリッド型では回転子の磁石によるわずかな保持力(ディテントトルク)があります(ニデックコンポーネンツの用語集)。
出典:オリエンタルモーター eラーニング「1-5. 自己保持力」、ニデックコンポーネンツ「用語集 ステッピングモータ」
どこに使われるか
Wikipedia「ステッピングモータ」は、用途の例として、産業用ロボット、アナログ式の時計、デジタルカメラのレンズの移動、自動車の計器(正確さより演出を目的としたものを含む)などを挙げています。工場の装置では、短い距離を速く正確に動かす位置決め(搬送台のボールねじ・ベルト、回転テーブルの割り出し)によく使われます(編集部の補足)。

出典:オリエンタルモーター株式会社(YouTube)
構造と種類:PM型・VR型・ハイブリッド型、2相と5相
基本の構造:電磁石で磁石を引き寄せる
オリエンタルモーターの簡易モデルでは、まわりのコイル L1 に電流を流すと L1 が電磁石になり、中央の磁石(回転子)が引き寄せられて L1 の前で止まります。次に L2 に電流を流すと、磁石は L2 の方へ回って止まります。このモデルのステップ角は 90° ですが、回転子と固定子の磁極の数を増やすと、ステップ角は小さくなると同社は説明しています。
出典:オリエンタルモーター eラーニング「2-1. ステッピングモーターの基本的な構造と動作原理」
回転子の種類:PM型・VR型・ハイブリッド型
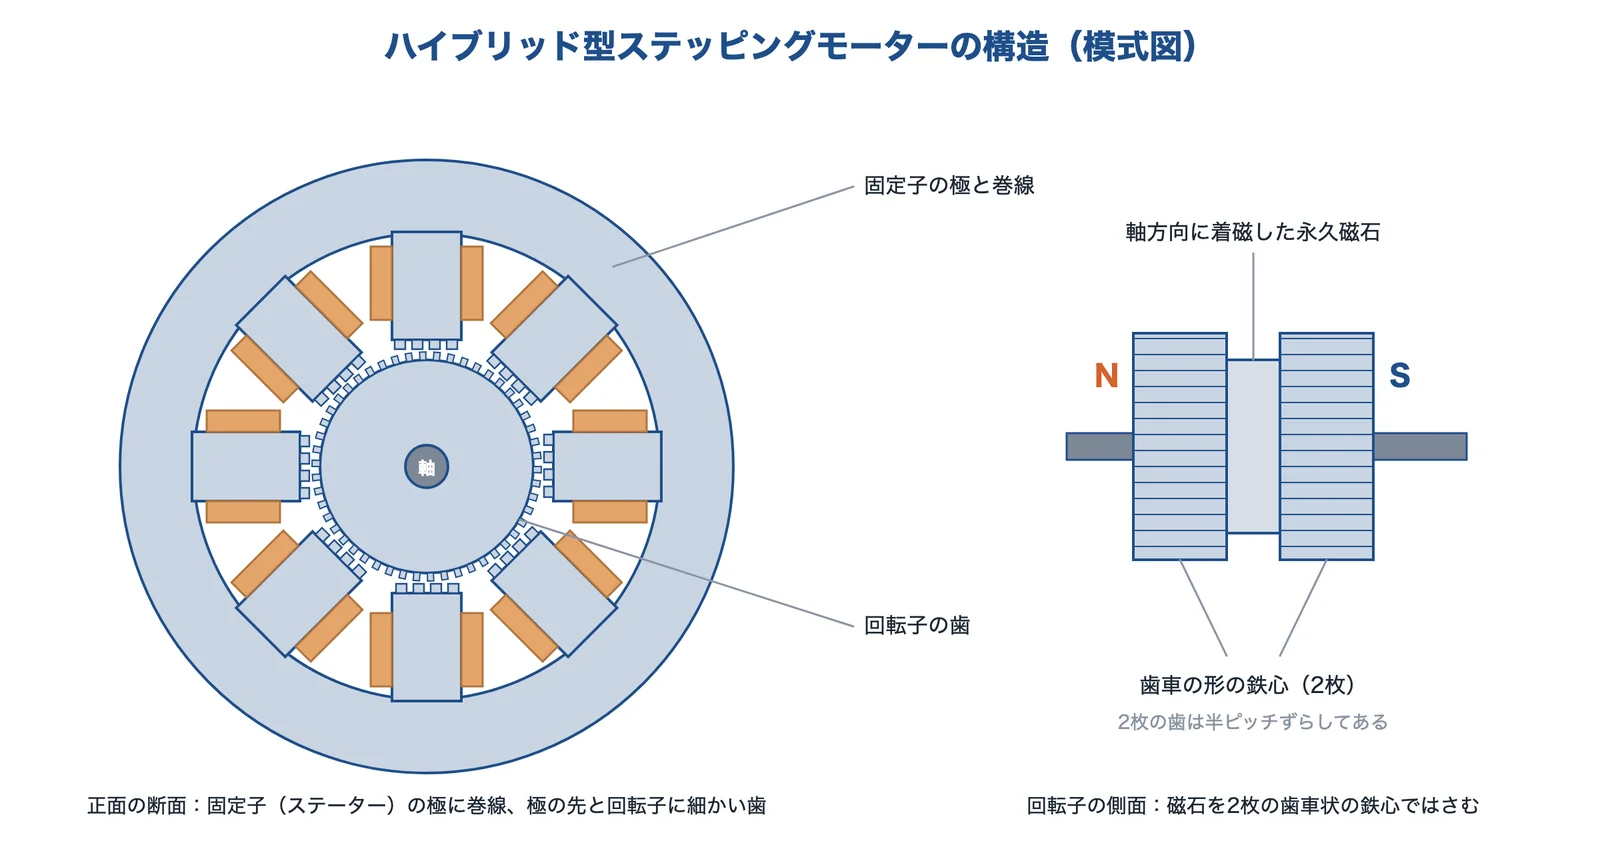
出典:Wikipedia「ステッピングモータ」の HB 型の説明とミネベアミツミの製品説明をもとに AI(Claude)で作成
| 種類 | 回転子 | 特徴(Wikipedia の説明) |
|---|---|---|
| PM型(永久磁石形) | 円周に磁極を交互に着磁した磁石 | 安価。着磁の間隔を細かくできないので、ステップ角を小さくしにくい |
| VR型(歯車状鉄心形) | 歯車の形の鉄心 | ステップ角を小さくできるが、トルクはやや低い |
| HB型(ハイブリッド型・複合形) | 軸方向に着磁した磁石を、歯車状の鉄心2枚ではさむ | PM型と VR型の特徴をあわせ持つ |
ミネベアミツミは、ハイブリッド型を「永久磁石と磁性体の混成させたタイプ」、PM型を「ローターに永久磁石を使用するタイプ」と説明し、外径 10 mm 以下の小径 PM ステッピングモーターもそろえています。FA の位置決めでよく使う角形(取付角 42 mm など)のモーターはハイブリッド型が中心で、プリンターや家電の中の小さな丸形のモーターには PM型が多く使われます(編集部の補足)。
出典:ステッピングモータ|Wikipedia、ミネベアミツミ「回転機器」
2相と5相、ユニポーラとバイポーラ
| 区分 | 内容 |
|---|---|
| 2相 | 基本ステップ角 1.8°(オリエンタルモーターの2相の製品)。巻線の相が少なく、ドライバーの回路も少なくて済む |
| 5相 | 基本ステップ角 0.72°(同社の5相の製品)。1ステップが小さいぶん、振動を抑えやすい |
| ユニポーラ/バイポーラ | 巻線の中点(コモン)を使って電流の向きを変えずに流すのがユニポーラ、巻線の電流の向きを入れ替えるのがバイポーラ。ニデックコンポーネンツの一部の製品は「コモン端子を開放することにより、2相バイポーラとしても使用できます」としている |
ステップ角は、オリエンタルモーターの製品の絞り込み条件(2相 1.8°/step、5相 0.72°/step)から。2相と5相の特徴、ユニポーラとバイポーラの説明は編集部が整理した。
出典:オリエンタルモーター「ステッピングモーター シリーズを絞り込む」、ニデックコンポーネンツ「ステッピングモータ」製品一覧
ドライバーと制御:励磁方式・マイクロステップ・パルスの出し方
システムの構成:コントローラ → ドライバー → モーター
ステッピングモーターは、モーターだけでは回りません。コントローラ(PLC・位置決めユニットなど)がパルスを出し、ドライバーがパルスに合わせて巻線に電流を順番に流すことで、1ステップずつ回ります。指令は上から一方向に出すだけで、モーターが実際に何度回ったかを確かめないので、この制御をオープンループといいます。ドライバーには、パルス列を受け取るタイプのほか、位置決めの機能を内蔵して通信(Modbus・EtherCAT など)で動かすタイプもあります(オリエンタルモーターの製品の絞り込み条件)。PLC の基本は技術ページ「PLC」にあります。
出典:オリエンタルモーター「ステッピングモーター シリーズを絞り込む」
励磁方式:1相・2相・1-2相
| 励磁方式 | 電流の流し方 | 特徴(Wikipedia の説明) |
|---|---|---|
| 1相励磁 | いつも1つの巻線だけに流す | 位置決めの精度はよいが、減衰運動が残りやすい |
| 2相励磁 | 2つの巻線に同時に流す | 1相励磁の約2倍の出力トルク |
| 1-2相励磁 | 1相と2相を交互に切り替える | ステップ角が半分になり、なめらかに回る(ハーフステップ) |
| マイクロステップ駆動 | 2つの巻線の電流の割合を細かく変える | さらに細かいステップ角が得られる |
マイクロステップ:電流の割合で止まる位置を分ける
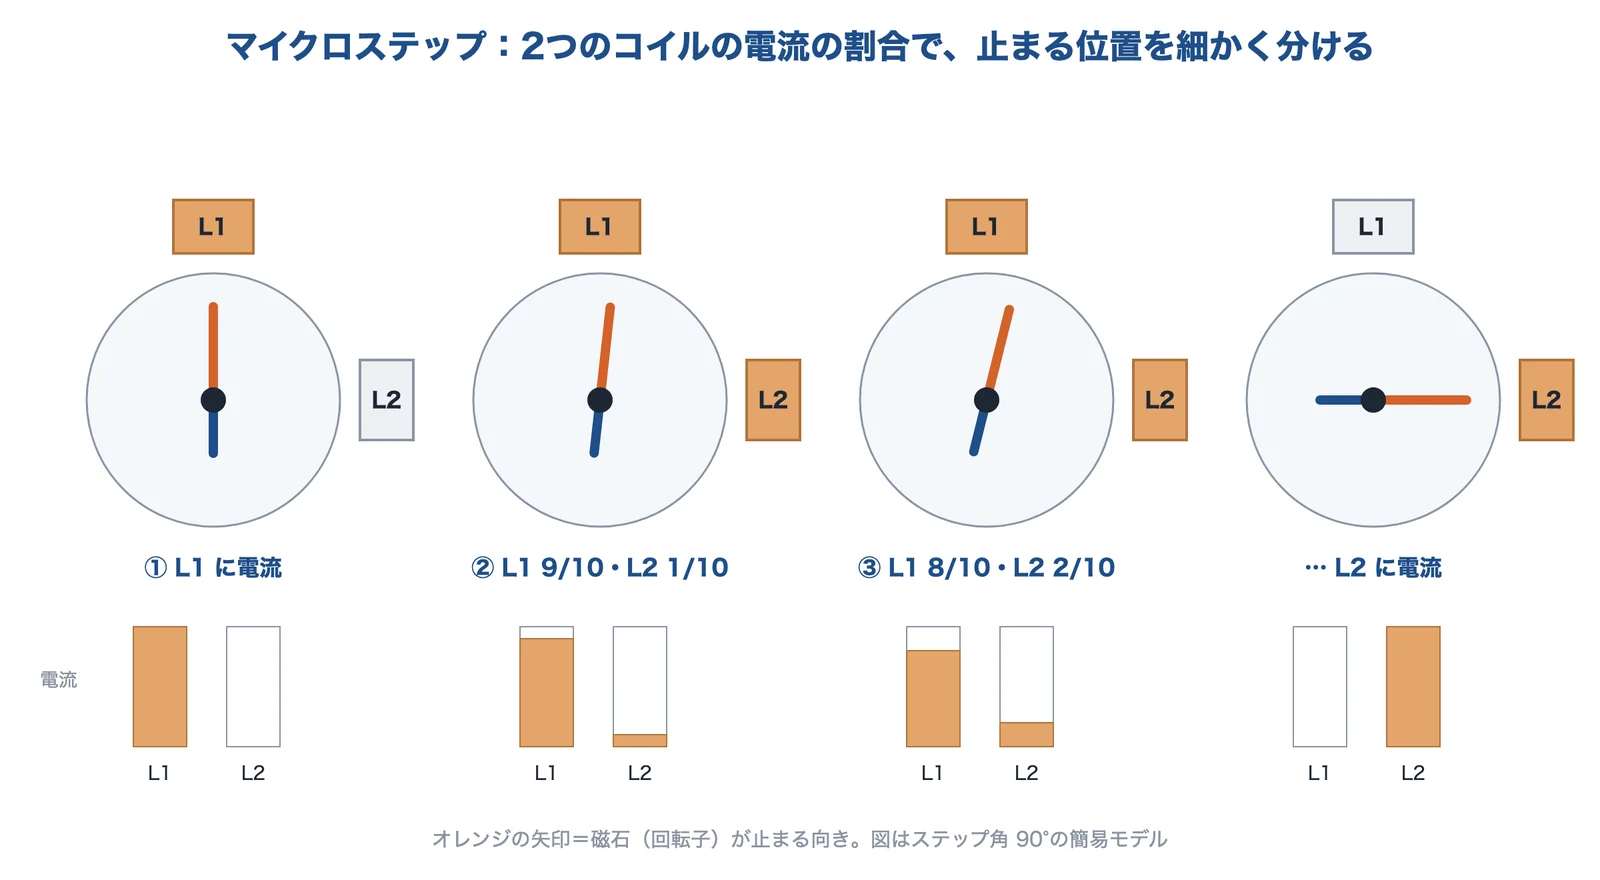
出典:オリエンタルモーター eラーニング「2-5. マイクロステップ駆動の動作原理」の簡易モデルをもとに AI(Claude)で作成
オリエンタルモーターは、マイクロステップ駆動を「ドライバの電流制御により、基本ステップ角度 0.72° をさらに細かくして使用する」方式と説明しています。簡易モデルでは、L1 に 9/10、L2 に 1/10 の電流を流すと磁石は少し右に傾いた位置で止まり、8/10 と 2/10 にするとさらに傾きます。2つのコイルに流す電流の配分を細かく分けることで、基本のステップ角より小さな角度で止められるわけです。
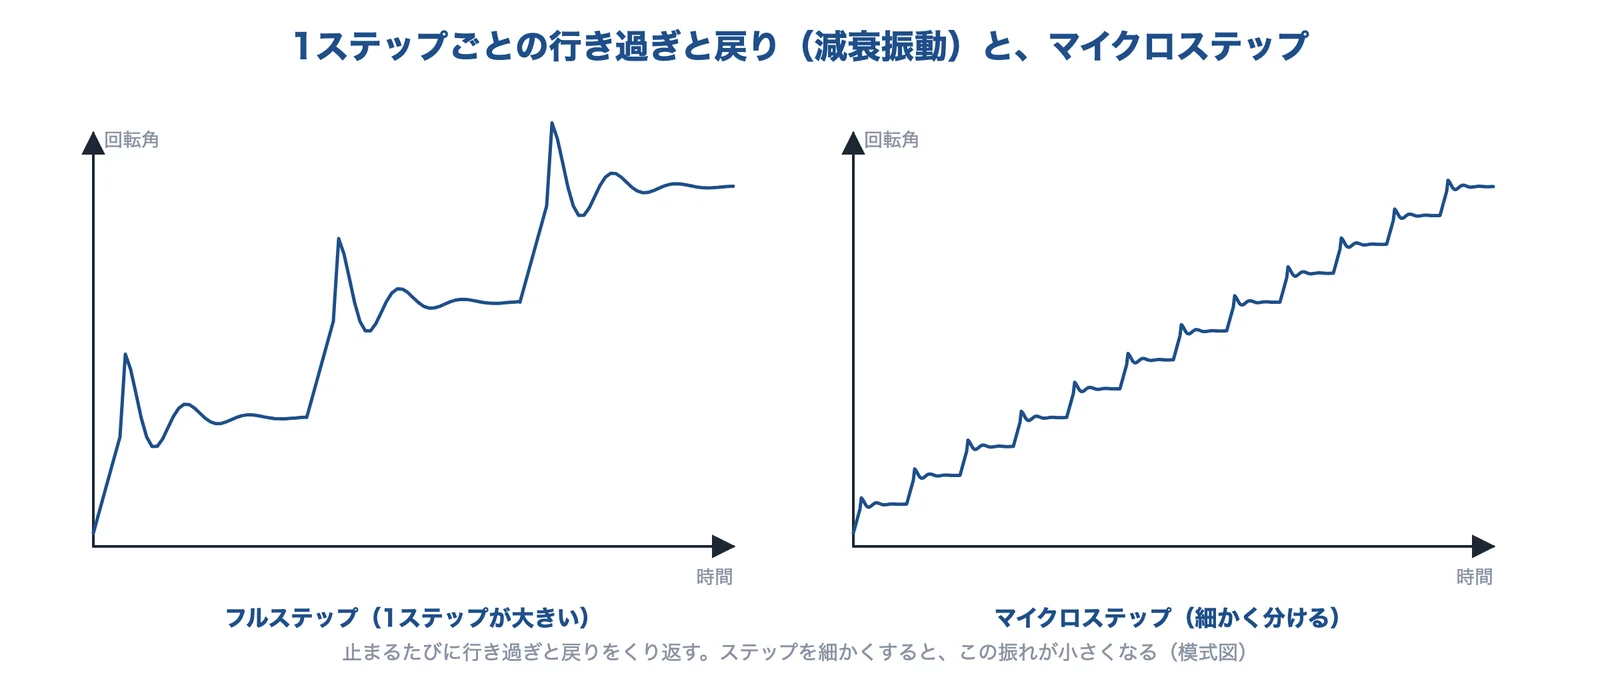
出典:オリエンタルモーター eラーニング「2-5. マイクロステップ駆動の動作原理」の説明をもとに AI(Claude)で作成
同社によると、ステッピングモーターは1ステップごとにオーバーシュートとアンダーシュートをくり返し、減衰振動をしたあとに止まります。この減衰振動が、低速での振動・騒音の原因になることがあります。ステップ角を細かくすると減衰振動が小さくなるので、マイクロステップ駆動は低速での振動や騒音を減らすのに効果があると同社は説明しています。分割の数は製品によって違い、たとえば山洋電気の5相の SANMOTION F5 は、基本ステップ角 0.72° を 1〜250 分割まで 16 段階で設定できます。
マイクロステップで細かく止められるのは、指令の上での分解能です。負荷や摩擦があると、1つ1つの細かいステップの角度がそのまま正確に出るとは限らない(編集部の補足)。
出典:オリエンタルモーター eラーニング「2-5. マイクロステップ駆動の動作原理」、山洋電気「SANMOTION F5」
回転速度-トルク特性と運転パターン
特性図の見方:プルアウトトルクと自起動領域
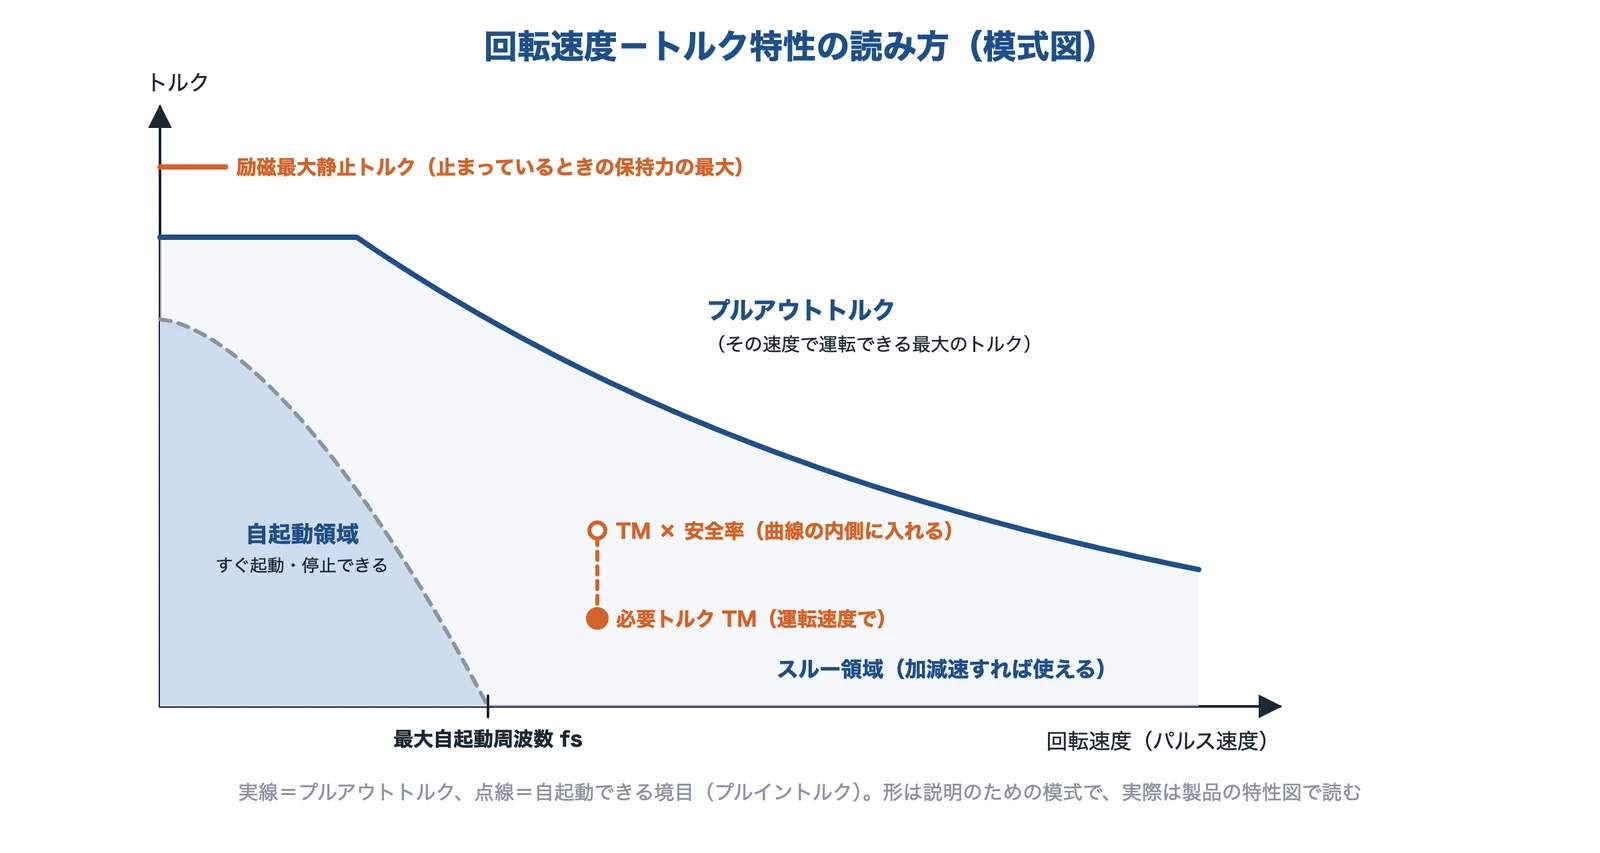
出典:オリエンタルモーター eラーニング「3-1. 回転速度-トルク特性」と「選定のポイント」、ニデックコンポーネンツの用語集をもとに AI(Claude)で作成
| 用語 | 意味 |
|---|---|
| 励磁最大静止トルク(TH) | 通電した状態で止まっているときに出せる、最大の自己保持力(オリエンタルモーター)。同社の製品では、止まっているときは自動カレントダウン機能で約 50%に下がる |
| プルアウトトルク(脱出トルク) | それぞれの回転速度で運転できる最大のトルク(オリエンタルモーター)。選ぶときは、必要なトルクがこの曲線の内側に入っていなければならない |
| プルイントルク(引入トルク) | パルスと1対1に対応して起動できる、モーターの負荷トルク(ニデックコンポーネンツの用語集) |
| 最大自起動周波数(fs) | 無負荷で、瞬時に起動・停止できる最大のパルス速度(オリエンタルモーター) |
| ディテントトルク | PM型・ハイブリッド型で、電流を流していないときに回転子に角度をつけると出る最大のトルク(ニデックコンポーネンツの用語集) |
特性図では、回転速度が上がるほど出せるトルクは小さくなるので、使う速度でのトルクを曲線から読みます。プルイントルクの曲線より内側(自起動領域)は、加減速なしでいきなり起動・停止できる範囲です。その外側でプルアウトトルクの内側(スルー領域)は、加減速をすれば使える範囲です(ニデックコンポーネンツの用語集は、それぞれをスターティング特性・スルーイング特性として示しています)。
出典:オリエンタルモーター eラーニング「3-1. 回転速度-トルク特性」、ニデックコンポーネンツ「用語集 ステッピングモータ」
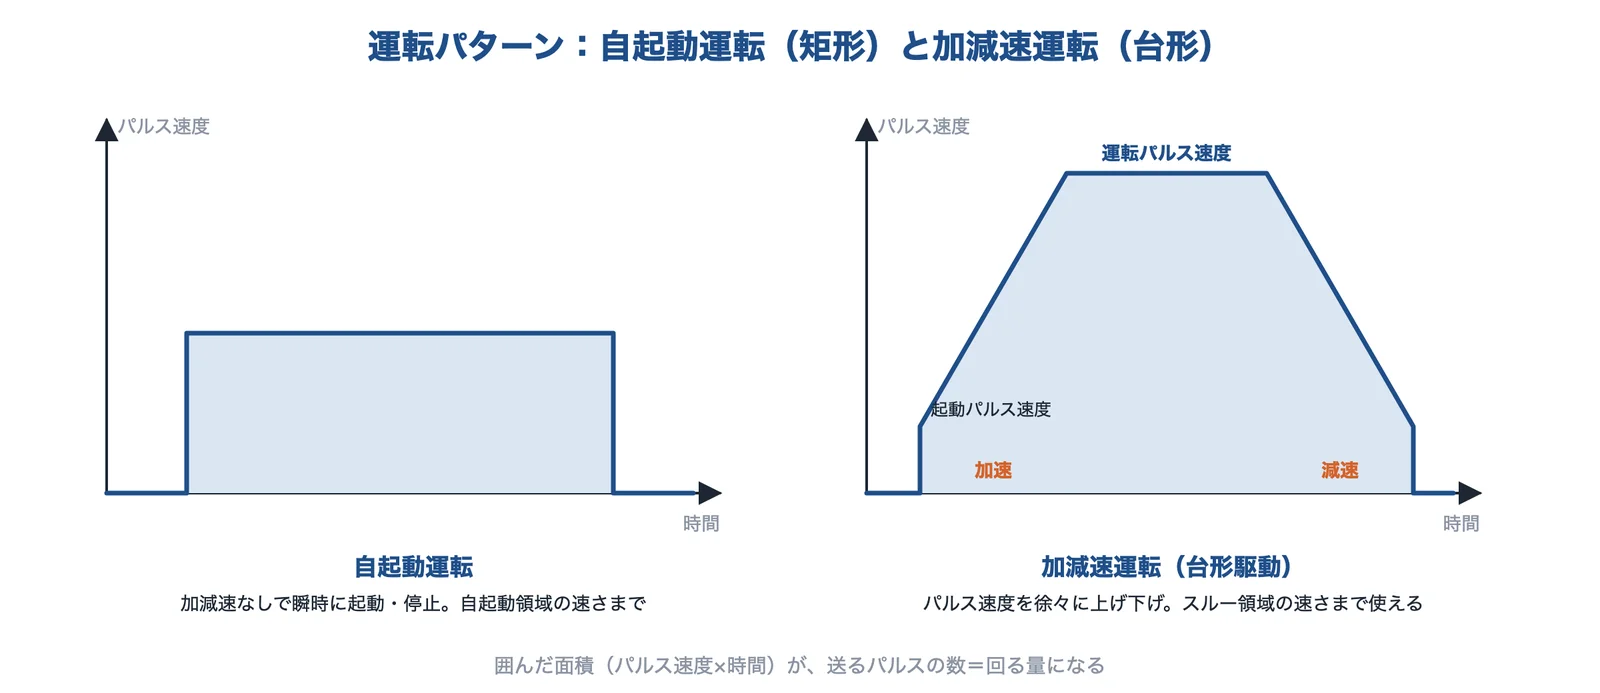
運転パターン:自起動運転と加減速運転(台形駆動)
出典:オリエンタルモーター eラーニング「3-2. 運転パターン」をもとに AI(Claude)で作成
| 運転パターン | やり方 | 使える速さ |
|---|---|---|
| 自起動運転 | 加速・減速の時間を設けず、瞬時に起動・停止する | 最大自起動周波数より低い速さ(自起動領域)だけ |
| 加減速運転(台形駆動) | 加速・減速の時間を設け、パルス速度を徐々に上げる(下げる) | 最大自起動周波数より高い速さ(スルー領域)まで |
速く動かしたいときは、起動の速さを低くして、決まった加速の割合で運転の速さまで上げ、止まる前に下げる台形駆動にします。加速が急すぎると、トルクが足りずにパルスについていけなくなります(第6章の脱調)。
出典:オリエンタルモーター eラーニング「3-2. 運転パターン」
選び方:必要トルク・安全率・温度・イナーシャ比
選ぶ手順
- ① 動かす機構(ボールねじ・ベルト・回転テーブルなど)と、移動量・位置決め時間・分解能を決める
- ② 負荷トルクと負荷の慣性モーメント、加速に必要なトルクを計算し、必要トルク TM を出す
- ③ 運転速度で TM に安全率をかけた値が、プルアウトトルクの曲線の内側に入るモーターを選ぶ
- ④ イナーシャ比(負荷の慣性モーメント ÷ ローターの慣性モーメント)が参考値以内か確かめる
- ⑤ 運転デューティ(連続して回す割合)から、温度が上がりすぎないか確かめる
手順は、オリエンタルモーターの「選定のポイント」の確認項目をもとに編集部が並べた。負荷トルクと慣性モーメントの計算例は課題「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」と基礎知識「慣性モーメント」にある。
トルクに余裕を持たせる:安全率の目安
| 対象(オリエンタルモーターの資料) | 安全率の目安 | イナーシャ比の参考値 |
|---|---|---|
| 2相・5相ステッピングモーター | 2 | 30 以下 |
| αSTEP(同社のクローズドループのステッピングモーター) | 1.5〜2 | 30 以下 |
オリエンタルモーターは、プルアウトトルクの内側に、運転速度と必要トルクで表す運転の領域が収まるモーターを選ぶとしています。イナーシャ比が大きいと起動・停止のときのオーバーシュートやアンダーシュートが大きくなり、運転できないことがあるため、参考値を超えるときはギヤードタイプ(減速機付き)を勧めています。ギヤードモーターのイナーシャ比は、負荷の慣性モーメントを減速比の2乗で割って考えます(同社の式。減速機の選び方は技術ページ「ギヤードモーター」)。
出典:オリエンタルモーター「モーターの選定 選定のポイント」
温度上昇:運転デューティは 50%以下が目安
同社によると、ステッピングモーターを長い時間続けて回すと温度が上がり、モーター内部の絶縁階級の温度(B種 130℃)を超えると絶縁の性能が落ちることがあります。目安として運転デューティ(運転時間 ÷(運転時間+停止時間)× 100)が 50%以下になるように選び、超えるときは、トルクに十分な余裕のあるモーターを選んで運転電流を下げて使う方法がある、と説明しています。
出典:オリエンタルモーター「モーターの選定 選定のポイント」
脱調・振動・位置ずれ:原因と対策
脱調とは
ステッピングモーターは、パルスに同期して回っています。負荷が大きすぎたり、パルスの周波数が高すぎたりすると同期が外れ、パルスどおりに回らなくなる現象を脱調といいます(Wikipedia)。オープンループで動かしているので、脱調してもコントローラは気づかず、そのあとの位置がずれたままになります(編集部の補足)。Wikipedia は、加減速のシーケンスを使うと改善することがあるとしています。
症状から原因と対策を探す
| 原因(オリエンタルモーターの FAQ) | 確かめること・対策 |
|---|---|
| 運転条件が厳しい | 加減速レートが大きすぎないか、起動速度が自起動周波数(fs)を超えていないか、パルス周波数が高すぎないか。起動速度は fs 以下にする |
| 負荷トルクや負荷慣性モーメントが大きい | トルク不足で脱調・位置ずれが起きる。イナーシャ比や負荷の条件が仕様の範囲内か確かめる |
| 配線の誤り | 騒音や振動の原因になる。接続図どおりか確かめる |
| モーターケーブルの断線 | 脱調・異常な振動・位置ずれの原因になる。テスターで端子間の抵抗を測る(同社の例では、配線違いの端子間の抵抗は正しい場合の約 1.5 倍) |
出典:オリエンタルモーター FAQ「Q237. ステッピングモーター(αSTEPを含む)が動こうとはしているが、動作がおかしい」
低速で回したときの振動・騒音には、第3章のマイクロステップ駆動が効きます。脱調そのものを防ぎたいときは、エンコーダーなどで回転子の位置を測りながら動かすクローズドループのステッピングモーターを選ぶ方法があります。山洋電気は、SANMOTION Model No.PB について、位置検出センサーで回転中はクローズドループ制御、停止中はオープンループ制御に自動で切り換わるので、脱調現象が起きないと説明しています。オリエンタルモーターの αSTEP(AZシリーズ・ARシリーズ)も、センサーを搭載した製品です。
出典:山洋電気「SANMOTION Model No.PB」、オリエンタルモーター「ステッピングモーター シリーズを絞り込む」
脱調の対策(モーターの選び直し・運転パターン・ドライバー・ダンパー・クローズドループ)を比べた表は、課題「ステッピングモーターが脱調する」にまとめています。
サーボモーターとの違い:どちらを選ぶか
比べるポイント
| 比べる点 | ステッピングモーター | サーボモーター |
|---|---|---|
| 制御 | オープンループ(位置を測らない)でも位置決めできる | エンコーダーで位置を測り、ずれを直す(クローズドループ) |
| 得意な所 | 高トルク・低振動。短い距離の短時間の位置決め | 位置と速度を測って直すので、負荷や速度が変わっても指令に合わせやすい |
| 止まっているとき | 電流を流して位置を保つ(自己保持力) | わずかな揺れ(ハンチング)が出ることがある |
| トラブル | 負荷が大きすぎる・加速が急だと脱調する | ゲインの調整(チューニング)が要る |
| 選ぶときの目安(オリエンタルモーター) | 安全率 2、イナーシャ比 30 以下(2相・5相) | 負荷慣性モーメントはローター慣性モーメントの 50 倍以下(同社の AZX・NX シリーズ) |
「得意な所」はオリエンタルモーターの製品ページの説明(ステッピングモーターは「高トルク・低振動で、短い距離の短時間位置決めに適しています」)と山洋電気の PB の説明(ステッピングモーターの脱調、サーボモーターのハンチング)から編集部が整理した。多摩川精機も、ステッピングモーターはフィードバックの機構なしでオープンループ制御ができ、サーボモーターより簡単に制御できると説明している。
出典:オリエンタルモーター「ステッピングモーター シリーズを絞り込む」、山洋電気「SANMOTION Model No.PB」、オリエンタルモーター「モーターの選定 選定のポイント」、多摩川精機「Step Motors / Drivers」
迷ったときは、負荷が軽く・一定で、短い距離をくり返し動かすならステッピング、高速・大きな負荷の変動・長い連続運転ならサーボが一つの目安です(編集部の補足)。その中間として、クローズドループのステッピングモーターがあります。サーボモーターのしくみは基礎知識「サーボモーターとは」、制御の比較は技術ページ「PID制御・モーション制御」でも扱っています。
企業紹介(ステッピングモーター)
FA 用の角形のハイブリッド型から、小さな PM型、クローズドループまで、得意な分野が重ならないように選びました。●は各社の公式サイトで確認できた項目です。空欄は扱っていないという意味ではありません。
| 企業 | 2相 | 5相 | ドライバー | クローズドループ | PM型・小径 |
|---|---|---|---|---|---|
| オリエンタルモーター | ● | ● | ● | ● | |
| 山洋電気 | ● | ● | ● | ||
| ミネベアミツミ | ● | ● | |||
| ニデックコンポーネンツ | ● | ||||
| 多摩川精機 | ● | ● | ● |
ミネベアミツミはハイブリッド型と PM型、ハイブリッド型用のドライバーを扱う(同社の製品ページ)。相数・クローズドループは、この記事の確認の範囲では確かめていない会社がある。
困りごとから相談先を探す
| 困りごと | 相談先の例 |
|---|---|
| 2相・5相・クローズドループの中から、選定の計算もふくめて選びたい | オリエンタルモーター |
| 5相で振動を抑えたい。脱調しないクローズドループにしたい | 山洋電気 |
| 外径 10 mm 以下の小さな PM ステッピングモーターを使いたい | ミネベアミツミ |
| ギヤ付きや、直線に動く小さなステッピングモーターを使いたい | ニデックコンポーネンツ |
| 2相・5相のモーターとドライバーを、位置センサーの会社でそろえたい | 多摩川精機 |
オリエンタルモーター株式会社|2相・5相・αSTEP のステッピングモーターとドライバー
オリエンタルモーターとは
東京都台東区に本社を置く、精密小型モーターと制御用の電子回路の会社です。創業 1885 年、設立 1950 年(同社の会社概要)。
オリエンタルモーターの得意技術
| 技術 | 内容 |
|---|---|
| ステッピングモーター | 2相(1.8°/step)と 5相(0.72°/step)。PKP・PK シリーズは 2相が取付角 13〜90 mm、5相が 20〜85 mm で、ギヤード・エンコーダ付などをそろえる |
| αSTEP | センサーを搭載したステッピングモーター。AZ シリーズはバッテリレスのアブソリュートセンサ、AR シリーズはレゾルバセンサを搭載 |
| ドライバー | パルス列入力、Modbus(RTU)、EtherCAT など。5相用にはフルクローズド制御タイプもある |
オリエンタルモーターが解決できる課題
- ステッピングモーターとドライバーを組み合わせで選びたい
- 脱調が心配な所に、センサー付きの αSTEP を使いたい
- 選定の計算(安全率・イナーシャ比)の考え方を資料で確かめたい
公開されている実績・用途
- 同社はステッピングモーターを「高トルク・低振動で、短い距離の短時間位置決めに適しています」と説明している(製品ページ)
出典:オリエンタルモーター「会社概要」、オリエンタルモーター「ステッピングモーター シリーズを絞り込む」
山洋電気株式会社|SANMOTION の 5相・2相とクローズドループのステッピングシステム
山洋電気とは
東京都豊島区に本社を置く会社です。創業 1927 年 8 月、設立 1936 年 12 月(同社の会社概要)。サーボモーター・ステッピングモーターなどのサーボシステム製品を SANMOTION のブランドで扱っています。
山洋電気の得意技術
| 技術 | 内容 |
|---|---|
| SANMOTION F5 | 5相ステッピングシステム。基本ステップ角 0.72° を 1〜250 分割まで 16 段階で設定できるマイクロステップ駆動と、粗い分解能の設定でもなめらかに運転する「オートマイクロ機能」 |
| リニア駆動・真空対応 | モーターとボールねじを一体にしたリニア駆動ステッピングモーター。低真空から超高真空までの真空環境に合わせたカスタマイズもできる(同社の説明) |
| SANMOTION Model No.PB | クローズドループのステッピングシステム。回転中はクローズドループ、停止中はオープンループに自動で切り換わり、脱調現象が起きないと同社は説明。EtherCAT に対応 |
山洋電気が解決できる課題
- 5相で低振動の位置決めをしたい
- 脱調を起こさないステッピングシステムにしたい
- 真空の中で使うステッピングモーターを相談したい
出典:山洋電気「会社概要」、山洋電気「SANMOTION F5」、山洋電気「SANMOTION Model No.PB」
ミネベアミツミ株式会社|ハイブリッド型と小径・高速の PM ステッピングモーター
ミネベアミツミとは
長野県北佐久郡御代田町に本社(軽井沢工場)を置く会社です(同社の会社概要)。ベアリング・モーター・センサーなど多くの部品を扱っています。
ミネベアミツミの得意技術
| 技術 | 内容 |
|---|---|
| ハイブリッド型 | 永久磁石と磁性体を混成させたタイプのステッピングモーター。専用のドライバーとドライバー内蔵モーターは、速度制御・位置制御に加えてトルク制御もできる(同社の説明) |
| PM型 | ローターに永久磁石を使うタイプ |
| 小径・高速 PM | 外径 10 mm 以下の小径タイプと、高速性のある外径 25 mm 以上の製品 |
ミネベアミツミが解決できる課題
- 機器の中に入る小さなステッピングモーターを探したい
- ドライバー内蔵のモーターでトルクも制御したい
出典:ミネベアミツミ「会社概要」、ミネベアミツミ「回転機器」
ニデックコンポーネンツ株式会社|ギヤ付き・リニア駆動の小型ステッピングモータ
ニデックコンポーネンツとは
東京都新宿区に本社を置く電子部品の会社です。2023 年 4 月 1 日に日本電産コパル電子株式会社から社名を変更しました(同社の会社概要)。
ニデックコンポーネンツの得意技術
| 技術 | 内容 |
|---|---|
| ギヤ付き | SPG20-1000(φ25 mm × 30.8 mm、ステップ角 18°、ギヤ比 1/6〜1/36)など |
| リニア駆動 | SPS10(φ10 mm × 26.5 mm、ステップサイズ 20 μm、推力 0.98 N〈参考値〉)、SPS20(ステップサイズ 25 μm、推力 7.85 N〈参考値〉) |
| 薄型 | SP60-2000(φ60 mm × 22.5 mm、80 極、ステップ角 2.25°〈2相励磁〉・1.125°〈1-2相励磁〉) |
ニデックコンポーネンツが解決できる課題
- 小さな機器に、ギヤ付きのステッピングモーターを入れたい
- マイクロメートル単位で直線に動かしたい
出典:ニデックコンポーネンツ「会社概要」、ニデックコンポーネンツ「ステッピングモータ」製品一覧
多摩川精機株式会社|2相・5相のステッピングモーターとドライバー
多摩川精機とは
長野県飯田市に本社を置く会社です(同社の About Us)。
多摩川精機の得意技術
| 技術 | 内容 |
|---|---|
| ステッピングモーター | 2相と 5相のモーターとドライバー。フィードバックの機構なしでオープンループ制御ができ、小型・軽量・高トルク・低価格と同社は説明 |
| ドライバー | 2相用・5相用のドライバー(同社の Step Motors / Drivers のページ) |
多摩川精機が解決できる課題
- 2相・5相のステッピングモーターとドライバーをそろえたい
出典:多摩川精機「About Us」、多摩川精機「Step Motors / Drivers」
各社の製品の写真は使っていません(オリエンタルモーター・ミネベアミツミはサイトの規約で営利目的の利用や複製を制限しているため。ほかの会社もこの記事では図解だけにした)。
よくある質問
- ステッピングモーターのしくみを一言でいうと?
- 巻線に順番に電流を流して電磁石を切り替え、回転子の磁石や歯を引き寄せて、パルス1つごとに決まった角度だけ回すモーターです(第1章)。
- ステップ角 1.8° のモーターは1回転に何パルスですか?
- 360 ÷ 1.8 = 200 パルスです。マイクロステップで分割すると、1回転のパルス数は分割の数だけ増えます(第1章・第3章)。
- ステッピングモーターの制御には何が必要ですか?
- パルスを出すコントローラ(PLC・位置決めユニットなど)と、パルスに合わせて巻線に電流を流すドライバーが要ります。位置決めの機能を内蔵したドライバーもあります(第3章)。
- 脱調はなぜ起きますか?
- 負荷が大きすぎる、パルスの周波数が高すぎる、加速が急すぎるなどで、パルスに同期できなくなるためです。起動速度を自起動周波数以下にし、加減速を緩やかにし、トルクに余裕(安全率 2 が目安)を持たせます(第5章・第6章。対策の比較は課題「ステッピングモーターが脱調する」)。
- マイクロステップにすると何がよいのですか?
- 1ステップごとの減衰振動が小さくなり、低速での振動・騒音が減ります(第3章)。
- ステッピングモーターとサーボモーターはどちらがよいですか?
- 負荷が軽く一定で、短い距離をくり返す位置決めならステッピング、負荷の変動が大きい・高速で長く回すならサーボが一つの目安です。脱調を防ぎたいときはクローズドループのステッピングモーターもあります(第7章)。
- 電源を切っても位置を保てますか?
- 保てません。自己保持力は通電中だけなので、昇降装置では電磁ブレーキ付きのモーターを使います(第1章)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
- 技術:PID制御・モーション制御
- 技術:ギヤードモーター(減速機付きモーター)
- 技術:ボールねじ
- 技術:PLC
- 製品:モーター
- 課題:ステッピングモーターが脱調する
- 課題:サーボ・ステッピングモーターの容量を負荷から計算して選びたい
- 課題:エアシリンダーを電動に置き換えたい
- 課題:寸法・位置の精度を上げたい
- 課題:機械の異音の原因を突き止めたい
- 基礎知識:サーボモーターとは
- 基礎知識:ブラシレスモーターとは
- 基礎知識:トルク
- 基礎知識:慣性モーメント
- 基礎知識:共振
出典・確認日
- オリエンタルモーター eラーニング「1-3. 高精度位置決め」
- オリエンタルモーター eラーニング「1-4. 簡単な速度制御」
- オリエンタルモーター eラーニング「1-5. 自己保持力」
- ニデックコンポーネンツ「用語集 ステッピングモータ」
- ステッピングモータ|Wikipedia
- オリエンタルモーター eラーニング「2-1. ステッピングモーターの基本的な構造と動作原理」
- ミネベアミツミ「回転機器」
- オリエンタルモーター「ステッピングモーター シリーズを絞り込む」
- ニデックコンポーネンツ「ステッピングモータ」製品一覧
- オリエンタルモーター eラーニング「2-5. マイクロステップ駆動の動作原理」
- 山洋電気「SANMOTION F5」
- オリエンタルモーター eラーニング「3-1. 回転速度-トルク特性」
- オリエンタルモーター eラーニング「3-2. 運転パターン」
- オリエンタルモーター「モーターの選定 選定のポイント」
- オリエンタルモーター FAQ「Q237. ステッピングモーター(αSTEPを含む)が動こうとはしているが、動作がおかしい」
- 山洋電気「SANMOTION Model No.PB」
- 多摩川精機「Step Motors / Drivers」
- オリエンタルモーター「会社概要」
- 山洋電気「会社概要」
- ミネベアミツミ「会社概要」
- ニデックコンポーネンツ「会社概要」
- 多摩川精機「About Us」
※製品名・会社名は各社の商標または登録商標です。図と文章は、各社の資料の数値と事実を要約して編集部が作成しました。各社のサイトの画像は使っていません。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年11月9日 本ページの内容は一般的な情報です。数値は出典の例で、実際の選定は最新のメーカーの資料で確かめてください。