ブラシレスモーターは、ブラシと整流子を使わずに、電子回路で電流を切り替えて回すモーターです。回転するのは永久磁石で、コイルは止まったまま。磁石の位置に合わせてコイルの電流を切り替えます。このページでは、しくみ、ブラシ付きとの違い、回し方、位置の検出のしかた、種類を説明します。
ブラシレス DC モーターや BLDC モーターとも呼ばれます。
ブラシレスモーターとは:ひとことで言うと
ブラシレスモーター(Brushless motor)
回転子に永久磁石、固定子にコイルを置き、半導体の駆動回路でコイルの電流を切り替えて回すモーターです。
こすれる部品がないので、ブラシの摩耗がありません。その代わり、専用の駆動回路がないと回りません。
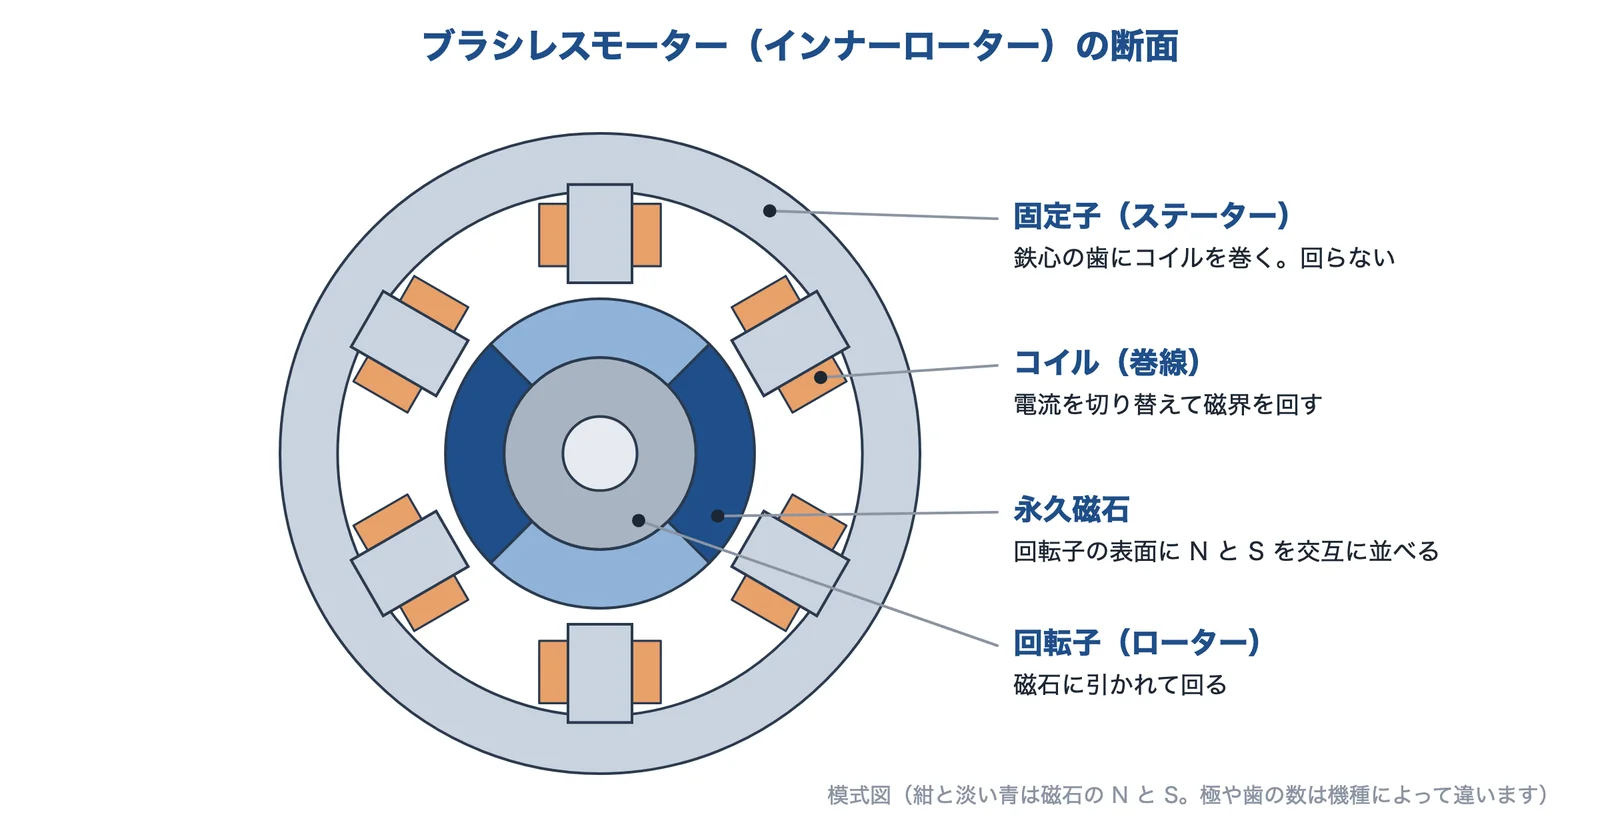
出典:ニデック「ブラシレスDCモータとは」をもとに AI(Claude)で作成
磁石には、例えばネオジム磁石を使います。磁石の種類については技術:永久磁石で説明しています。
出典:2-2-1 ブラシレスDCモータとは|ニデック、1-4-1 ブラシレスモーターとは(1)|東芝デバイス&ストレージ
ブラシ付き DC モーターとの違い
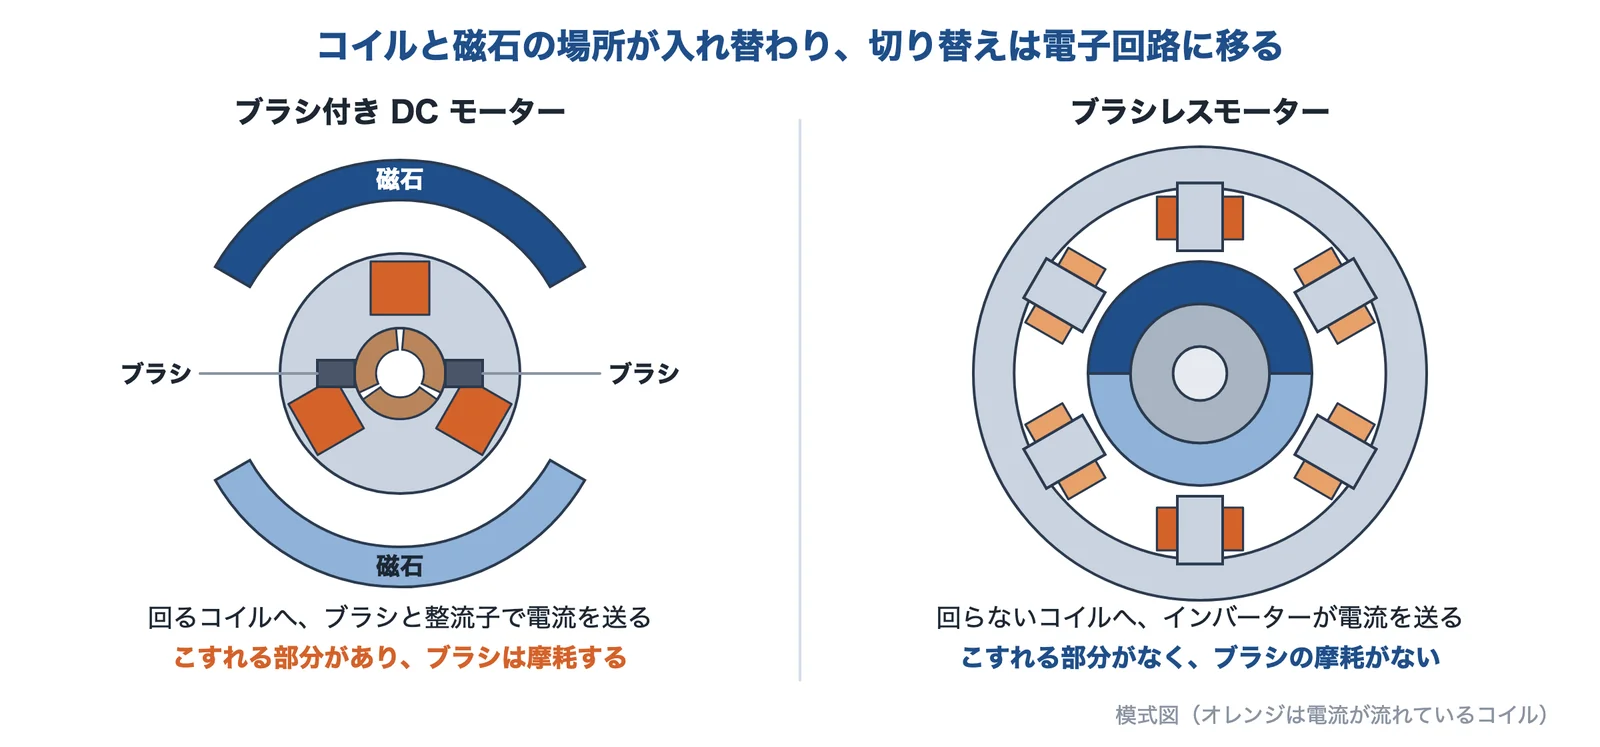
出典:東芝「ブラシレスモーターとは」、東芝「ブラシ付きDCモーターとブラシレスモーターの比較」をもとに AI(Claude)で作成
ブラシ付きモーターは、回るコイルへブラシと整流子で電流を送ります。ブラシレスモーターでは磁石とコイルの場所が入れ替わり、切り替えの役目を電子回路が受け持ちます。
| 比べる点 | ブラシ付き DC モーター | ブラシレスモーター |
|---|---|---|
| 寿命 | 低い(ブラシが摩耗する) | 高い |
| 音・振動・ノイズ | — | 静かで、振動・ノイズが小さい |
| 効率 | — | 良い |
| コスト | 比較的安い | 制御回路を含めるとやや高い |
| 回すのに要るもの | 回転子の位置の検出は要らない | インバーターと位置検出が要る |
東芝の比較表の内容をまとめました。この表には具体的な数値はありません。「—」は、表に記載のない項目です。
効率の数字の例
効率はモーターの大きさや条件で変わるので、数字を見るときは機種と条件をいっしょに確かめます。
| 資料 | 機種・条件 | 値 |
|---|---|---|
| オリエンタルモーター | ブラシレスモーター BLH230(30 W)のモーターの最大効率 | 約 74 % |
| オリエンタルモーター(同じ資料の比較相手) | 三相インダクションモーター 4IK25GN-SW2(25 W、三相 200 V・50 Hz)のモーターの最大効率 | 約 52 % |
| マブチモーター | カタログに載る特定の機種の値(メーカーの説明) | 最高 90 % |
オリエンタルモーターの資料の比較相手は、ブラシ付きモーターではなく誘導モーターです。
出典:2-2 ブラシ付きDCモーターとブラシレスモーターの比較|東芝デバイス&ストレージ、1-3-2 ブラシレスDCモータ|ニデック、インバータ駆動による三相インダクションモーターとブラシレスモーターの効率比較(RENGA No.173、2010年)|オリエンタルモーター、ブラシレスモータ カタログ|マブチモーター
回るしくみ:インバーターで電流を切り替える
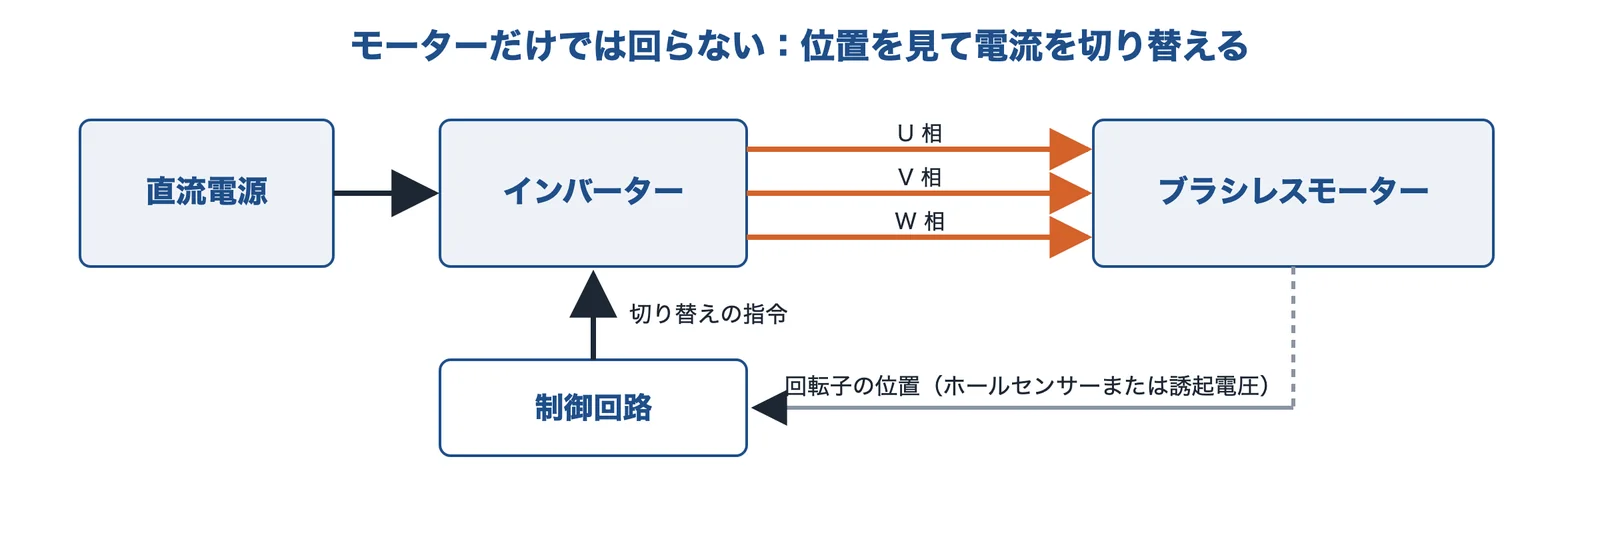
出典:東芝「ブラシレスモーターとは」、ニデック「ブラシレスDCモータとは」をもとに AI(Claude)で作成
ブラシレスモーターは、位置の検出とインバーターがセットです。磁石が今どこにあるかを知り、それに合わせて3相のコイルの電流を切り替えます。インバーターそのものについては技術:インバーターで説明しています。
トルクと速度の関係は、DC モーターとほぼ同じです。
出典:1-4-1 ブラシレスモーターとは(1)|東芝デバイス&ストレージ、2-2-1 ブラシレスDCモータとは|ニデック、1-3-2 ブラシレスDCモータ|ニデック
2つの回し方:矩形波駆動と正弦波駆動
矩形波駆動(6ステップ)
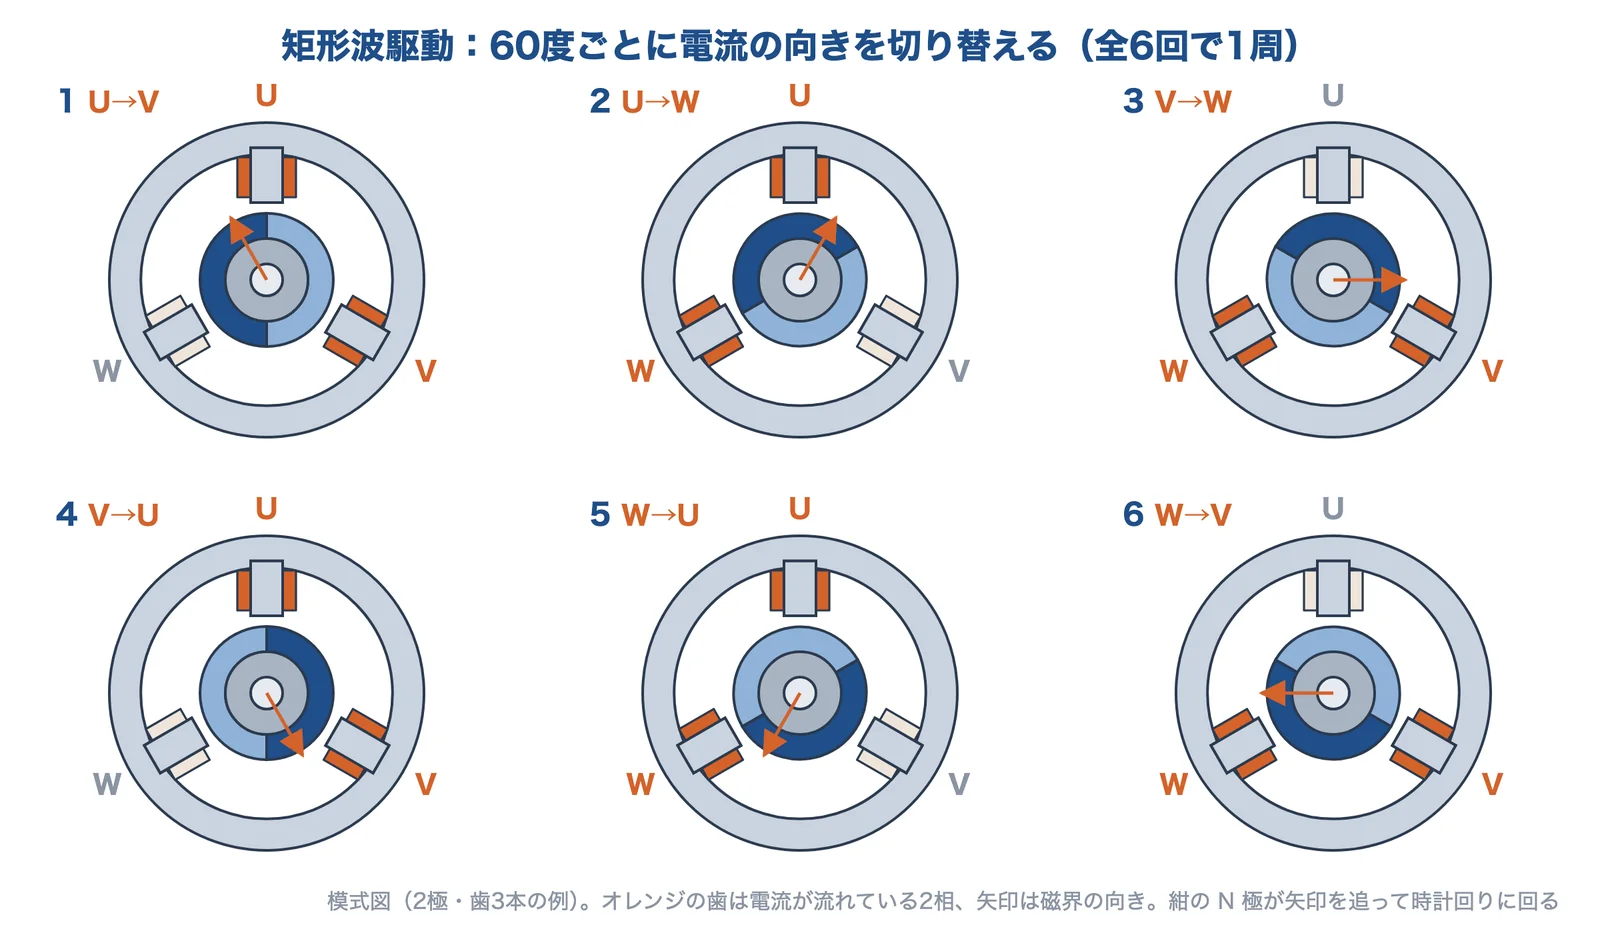
出典:東芝「矩形波駆動とは」、Texas Instruments「Sensorless Trapezoidal Control of BLDC Motors」をもとに AI(Claude)で作成
回転の角度に応じてスイッチを入れたり切ったりして、1回転で6回、60度ごとに電流の向きを切り替えます。いちばん簡単な方法で、センサーレスでは最も多く採られています。同時に流れるのは2相です。切り替えのときにトルクの脈動が出ます。
Nanotec の解説は、矩形波の切り替えでは角度のずれによりピークのトルクが 13.4 %(1 − cos30°)下がり、脈動により平均で約 4.5 % のトルクを失うとしています。
正弦波駆動
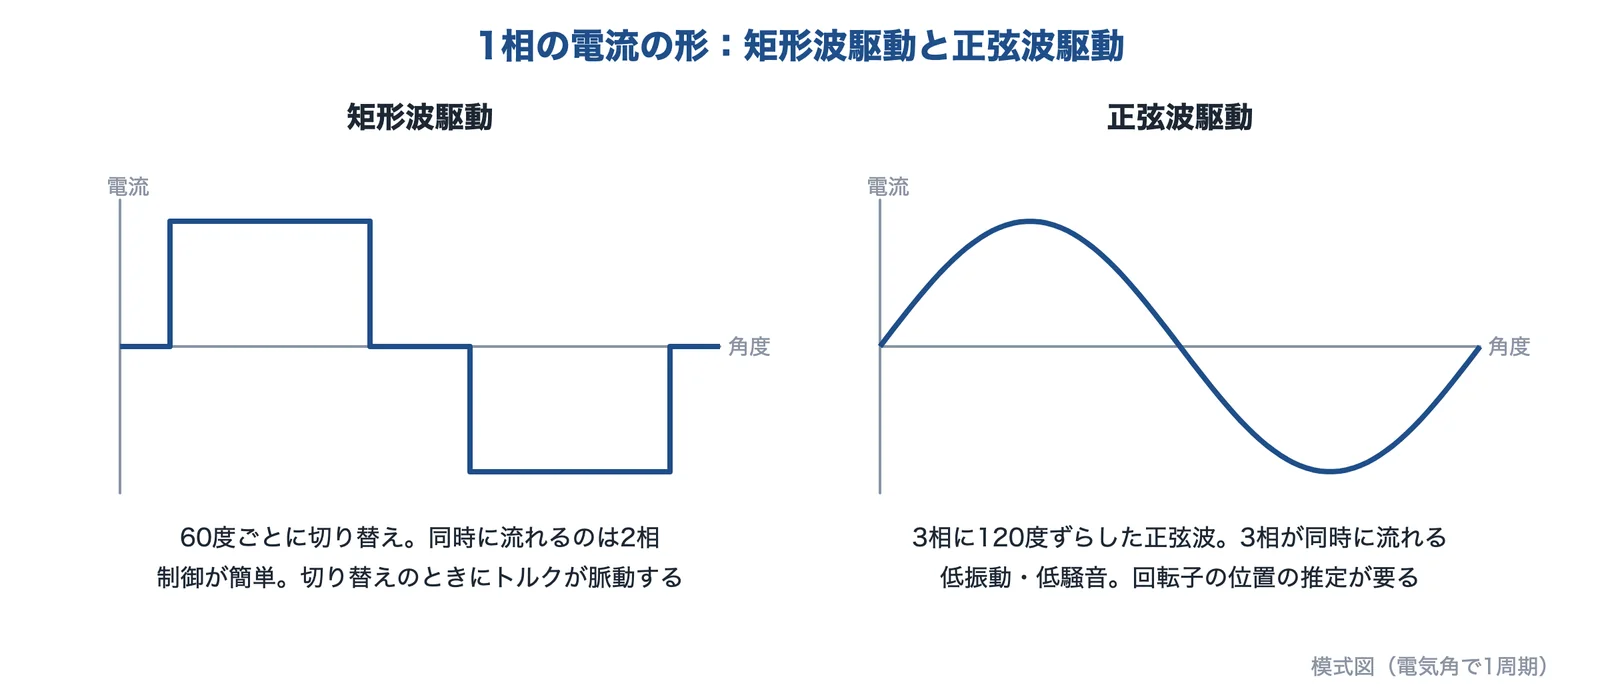
出典:東芝「矩形波駆動とは」、東芝「正弦波駆動とは」、Texas Instruments「Sensorless Trapezoidal Control of BLDC Motors」をもとに AI(Claude)で作成
各相に、120度ずつずらした正弦波の電圧をかけます。矩形波より効率が良く、振動と騒音が小さくなります。その代わり、回転子の位置を推定する必要があります。
| 矩形波駆動 | 正弦波駆動 | |
|---|---|---|
| 切り替え | 60度ごと | 連続して変える |
| 同時に流れる相 | 2相 | 3相 |
| 効率・振動・騒音 | — | 矩形波より効率が良く、低振動・低騒音 |
| 制御の特徴 | いちばん簡単な方法 | 回転子の位置の推定が要る |
出典:3-7 矩形波駆動とは|東芝デバイス&ストレージ、3-8 正弦波駆動とは|東芝デバイス&ストレージ、Sensorless Trapezoidal Control of BLDC Motors(SPRABZ3)|Texas Instruments、Brushless DC motors|Nanotec
回転子の位置を知る方法:ホールセンサーとセンサーレス
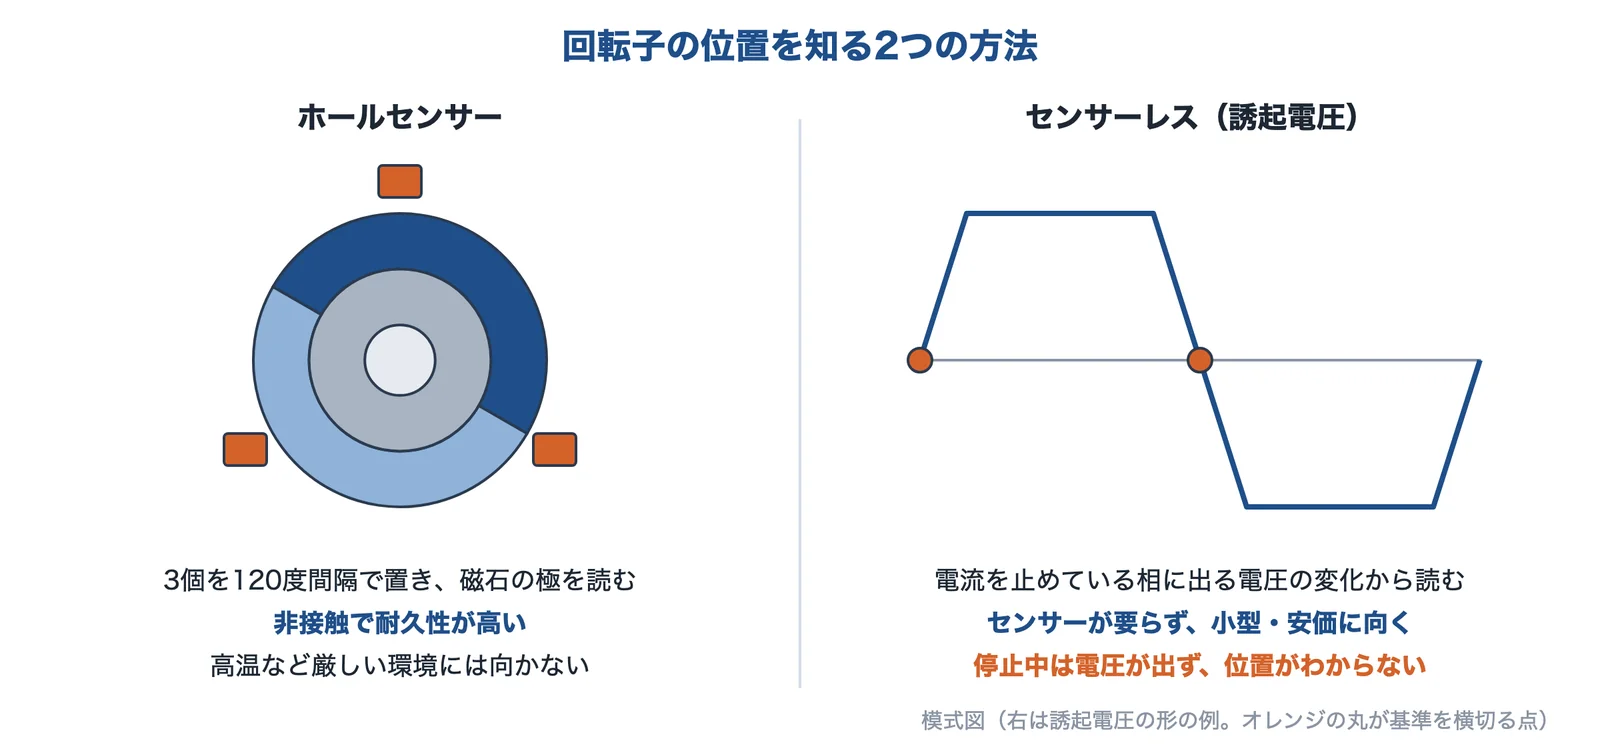
出典:東芝「ホールセンサーによる位置検出」、東芝「誘起電圧による位置検出」をもとに AI(Claude)で作成
位置の検出には、主に2つの方法があります。センサーレスは部品を減らせますが、止まっているときは位置がわかりません。
| ホールセンサー | センサーレス(誘起電圧) | |
|---|---|---|
| しくみ | 3個を120度間隔に置き、60度ごとに検知する | 電流を止めている相の電圧から、60度ごとに検出する |
| 長所 | 非接触で耐久性が高い | センサーが要らず、超小型・安価なものに向く |
| 短所 | 高温に弱く、劣悪な環境には使えない | 停止中は電圧が出ず位置がわからない。この検出は矩形波駆動だけ |
Nanotec の解説は、単純な逆起電力の検出は定格速度の約 20 % より遅いと不安定としています。位置を細かく合わせるサーボには、高精度のエンコーダーやレゾルバを使います。サーボについては基礎知識:サーボモーターで説明しています。
出典:3-5 ホールセンサーによる位置検出|東芝デバイス&ストレージ、3-6 誘起電圧による位置検出|東芝デバイス&ストレージ、Brushless DC motors|Nanotec
ブラシレスモーターの種類
インナーローターとアウターローター
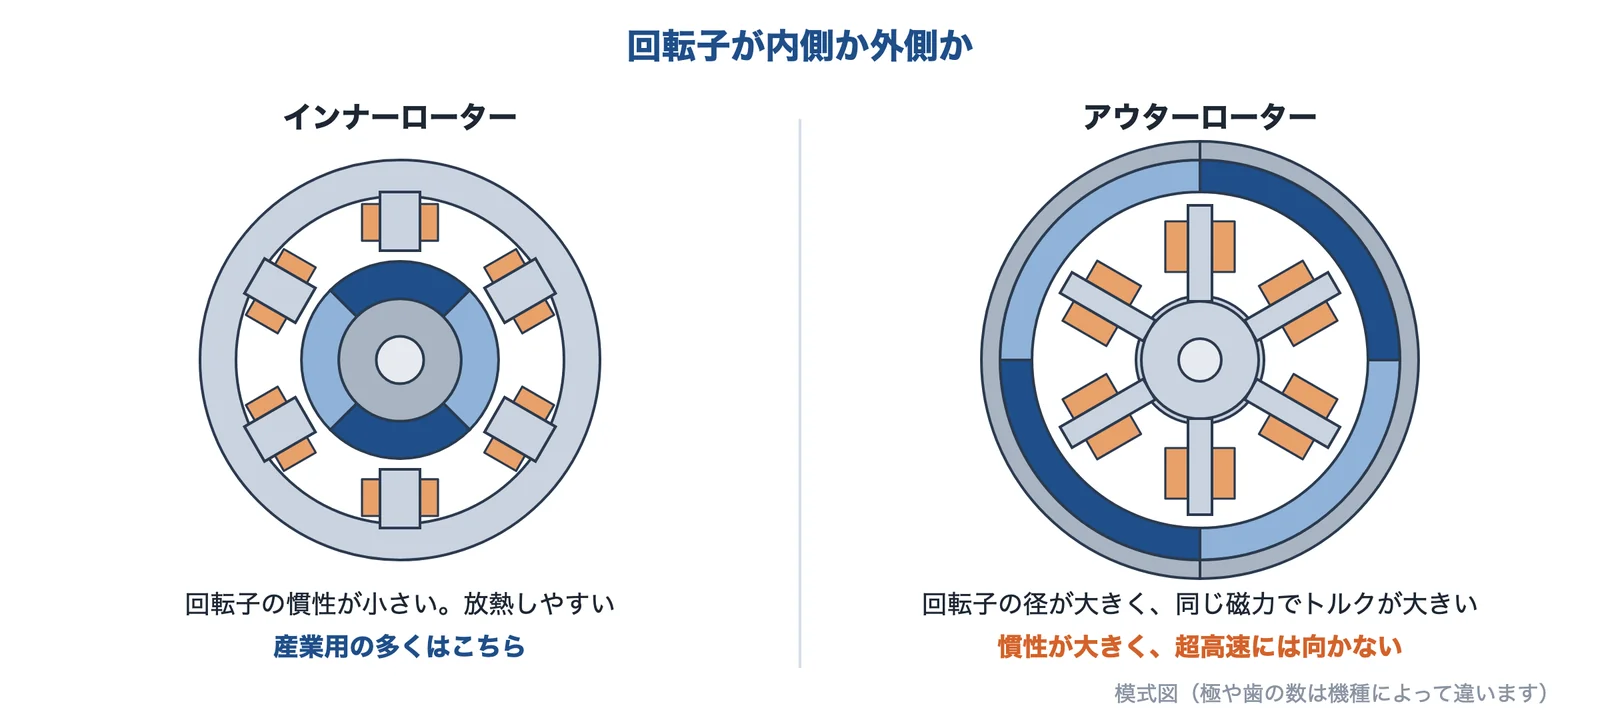
出典:Nanotec「Brushless DC motors」をもとに AI(Claude)で作成
| インナーローター | アウターローター | |
|---|---|---|
| 回転子の場所 | 固定子の内側 | 固定子の外側 |
| 特長 | 回転子の慣性が小さい。放熱に優れる | 回転子の径が大きく、同じ磁力でトルクが大きい。量産向きで安い |
| 注意する点 | — | 慣性が大きく、超高速には向かない |
| 使われ方 | 産業用の大半 | — |
「—」は、確かめた資料に特に書かれていない項目です。
磁石の付け方:SPM と IPM
磁石を回転子の表面に貼るものを表面磁石型(SPM)、中に埋め込むものを埋込磁石型(IPM)と呼びます。
BLDC と PMSM の違い
出典:Texas Instruments「Sensorless Trapezoidal Control of BLDC Motors」をもとに AI(Claude)で作成
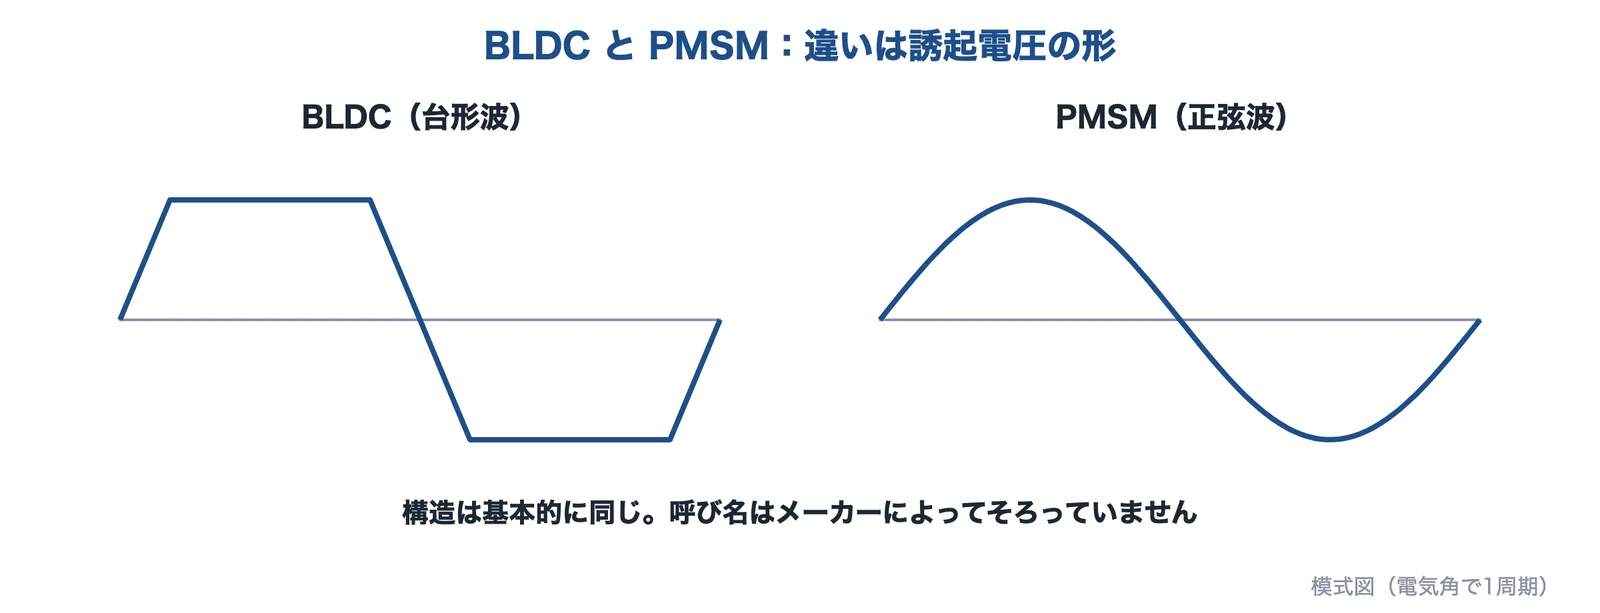
PMSM(永久磁石同期モーター)は、ブラシレスモーターと基本的に同じ構造です。Texas Instruments の資料は、違いは誘起電圧の形だけで、BLDC は台形波、PMSM は正弦波と説明しています。一方で、制御のしかたで分けることもあり、東芝の解説は、呼び名はメーカーによってそろっていないとしています。カタログでは、呼び名より誘起電圧の形と駆動のしかたを確かめます。
出典:Brushless DC motors|Nanotec、1-3-2 ブラシレスDCモータ|ニデック、Sensorless Trapezoidal Control of BLDC Motors(SPRABZ3)|Texas Instruments、1-3 ブラシレスモーターの位置づけ|東芝デバイス&ストレージ
使われている所
ニデックの解説は、ハードディスク、CD-ROM ドライブ、冷蔵庫、洗濯機、冷蔵庫やエアコンのコンプレッサーを例に挙げています。
選ぶときに見る数字
| 見る数字 | 意味 |
|---|---|
| トルク定数(N·m/A) | 電流1Aあたりのトルク |
| 電圧定数(V/krpm) | 回転数あたりに生じる電圧(逆起電力) |
| 定格とピーク | Nanotec の例では、ピークは定格の約3倍で約5秒まで |
モーターだけでは回らないので、駆動回路とあわせて選びます。必要なトルクの計算については、課題「サーボ・ステッピングモーターの容量を負荷から計算して選びたい」も参考になります。ピークの値は機種で違うので、カタログで確かめます。
出典:Brushless DC motors|Nanotec
ブラシレスモーターの話が出てくるページ
出典
- 2-2-1 ブラシレスDCモータとは|ニデック
- 1-4-1 ブラシレスモーターとは(1)|東芝デバイス&ストレージ
- 2-2 ブラシ付きDCモーターとブラシレスモーターの比較|東芝デバイス&ストレージ
- 1-3-2 ブラシレスDCモータ|ニデック
- インバータ駆動による三相インダクションモーターとブラシレスモーターの効率比較(RENGA No.173、2010年)|オリエンタルモーター
- ブラシレスモータ カタログ|マブチモーター
- 3-7 矩形波駆動とは|東芝デバイス&ストレージ
- 3-8 正弦波駆動とは|東芝デバイス&ストレージ
- Sensorless Trapezoidal Control of BLDC Motors(SPRABZ3)|Texas Instruments
- Brushless DC motors|Nanotec
- 3-5 ホールセンサーによる位置検出|東芝デバイス&ストレージ
- 3-6 誘起電圧による位置検出|東芝デバイス&ストレージ
- 1-3 ブラシレスモーターの位置づけ|東芝デバイス&ストレージ
※図は、出典の説明をもとに編集部がまとめた模式図です。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品・装置ではありません。
情報の確認日:2026年11月5日