
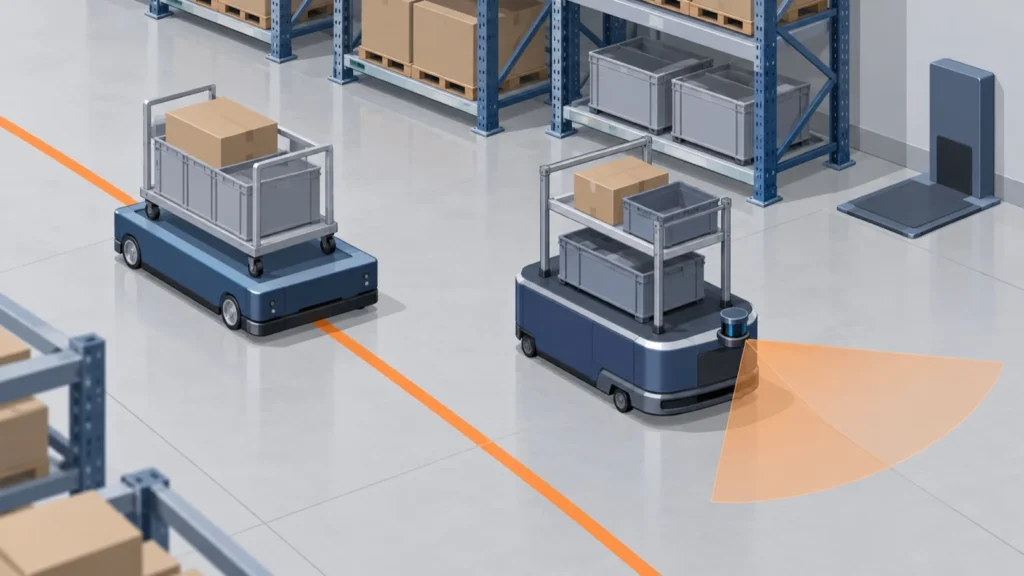
AGV(無人搬送車)と AMR(自律走行搬送ロボット)は、工場や倉庫の中で、荷や台車を人の代わりに自動で運ぶ車両です。大きな違いは、AGV は床の磁気テープなどの誘導体に沿って決めた道を走り、AMR は周りを測って地図と自分の位置をつかみ、障害物をよけながら道を選ぶことです。
このページでは、工場・倉庫の搬送を自動化したい設計・生産技術の人に向けて、AGV と AMR の違い、種類、誘導方式(磁気テープ・QR コード・SLAM)、可搬質量・速度・停止精度の見方、安全(JIS D 6802・ISO 3691-4・セーフティレーザスキャナ)、充電と上位システムとの連携、台数と費用の計算例と導入の進め方、よくあるトラブルと事例、相談できる会社までをまとめました。ロボットのアームは技術ページ「産業用ロボット」「協働ロボット」、非接触の充電のしくみは「ワイヤレス給電」、搬送の流れを仮想で確かめる方法は「デジタルツイン」にあります。
知りたいことから読む
- AGV と AMR の違い → AGV・AMR の基本
- 磁気テープ・QR コード・SLAM の違い → 誘導方式
- 可搬質量・速度・停止精度の見方 → 仕様の見方
- 人と同じ通路で走らせても安全か → 安全
- 充電の方式、エレベーター・WMS との連携 → 充電と連携
- 何台要るか、費用は回収できるか → 台数と費用
- 入れたあとにうまく回らない → トラブルと事例
- メーカーに相談したい → 企業紹介
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| レイアウトを変えるたびにテープを貼り直している | 経路誘導式(磁気テープ)の宿命 | 誘導方式:磁気テープ・QR コード・SLAM |
| 同じ場所でよく止まる・位置を見失う | 床の段差・すき間、地図と現場の違い | よくあるトラブルと事例 |
| 荷の受け渡しの位置がずれる | 停止精度が足りない・位置合わせの工夫がない | 停止精度と位置合わせ |
| 人やフォークリフトと同じ通路で不安 | 区域の分け方・人検出・優先のルール | 安全:JIS D 6802・ISO 3691-4・セーフティスキャナ |
| 充電待ちで台数が足りない | 充電の方式とタイミング | 電池と充電の方式 |
| エレベーターや扉で人の手が要る | 設備との連携をしていない | 充電と、上位システム・設備との連携 |
| 台数を増やしたのに運べる量が増えない | 交差点の待ち・前後の工程が詰まっている | 何台要るかの計算例・よくあるトラブルと事例 |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
AGV・AMR の基本:定義と違い
無人搬送車の定義
JIS D 6801:2019 は、無人搬送車を「一定の領域において、自動で走行し、荷など人以外の物品の搬送を行う機能をもつ車両で、道路交通法に定められた道路では使用しないもの」と定めています(日本産業車両協会の資料による)。国内では、AGV は1965年に初めて導入され(ダイフク)、無人フォークリフトは1971年に初めて導入されました(日本輸送機、現在の三菱ロジスネクスト)(同資料)。
出典:専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会
AGV と AMR の違い
中央労働災害防止協会のリーフレット(厚生労働省の委託)は、従来の無人搬送車を AGV と呼び、LiDAR や SLAM で自分の位置をつかんで自律的に動く自律走行台車を AMR とも呼ぶとしています。JIS D 6801 は、無人搬送車の走行方式を「経路誘導式」(磁気テープ・光反射テープ・電磁誘導ケーブルなどの誘導体で誘導する)、「自律移動式」(自己位置推定と走行制御で、軌道・誘導体・人の操縦なしに動く)、追従式に分けています。AGV は主に経路誘導式、AMR は自律移動式にあたる、というのはこのページの整理です。日本産業車両協会の資料は、いわゆる搬送ロボットとの境界があいまいになっているとしています。
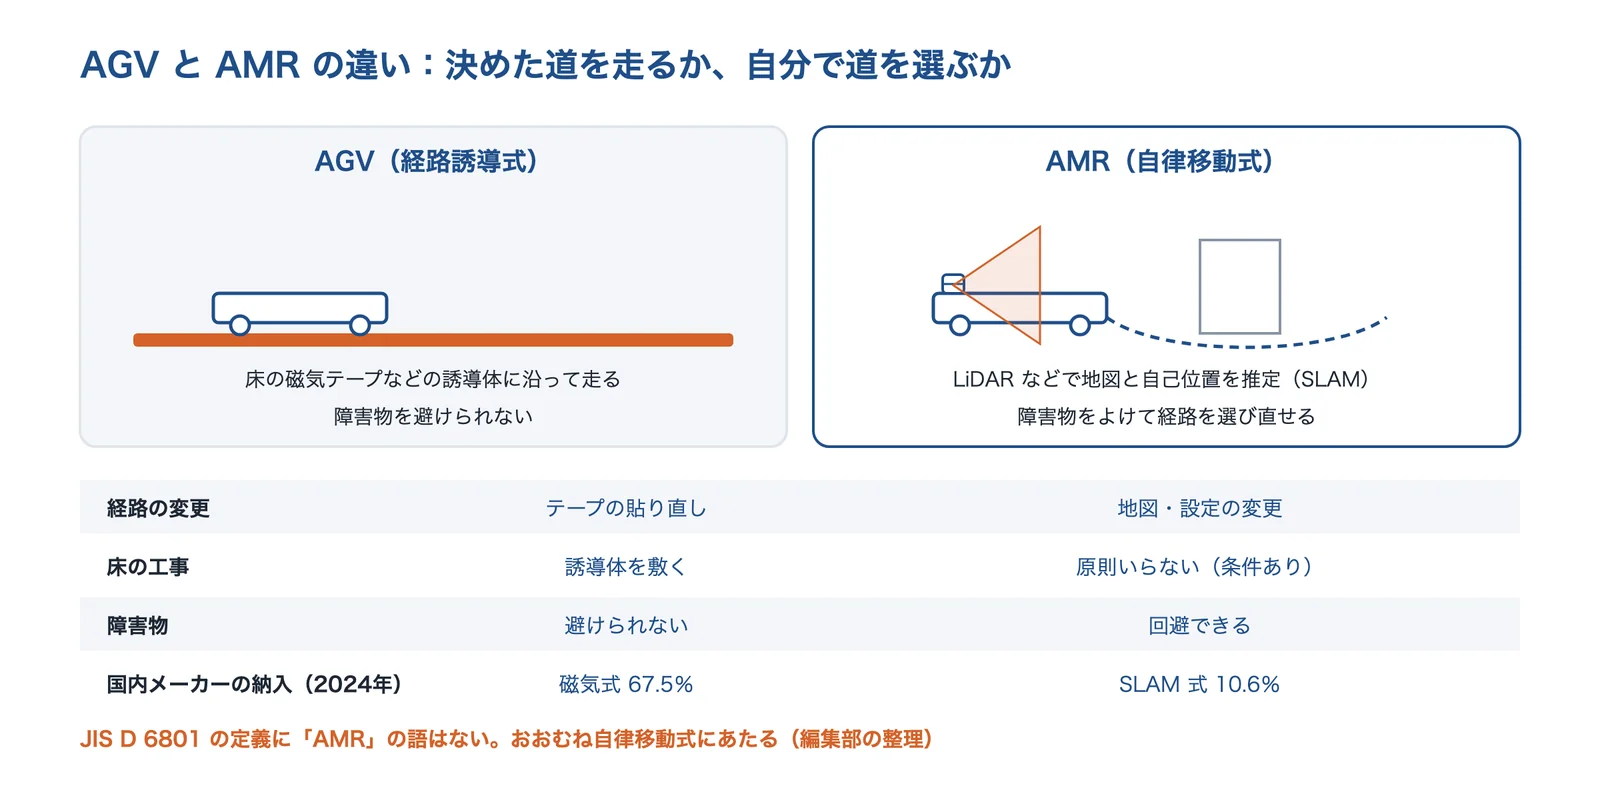
出典:日本産業車両協会の資料(JIS D 6801)・中央労働災害防止協会のリーフレット・同協会の2024年の納入実績をもとに AI(Claude)で作成
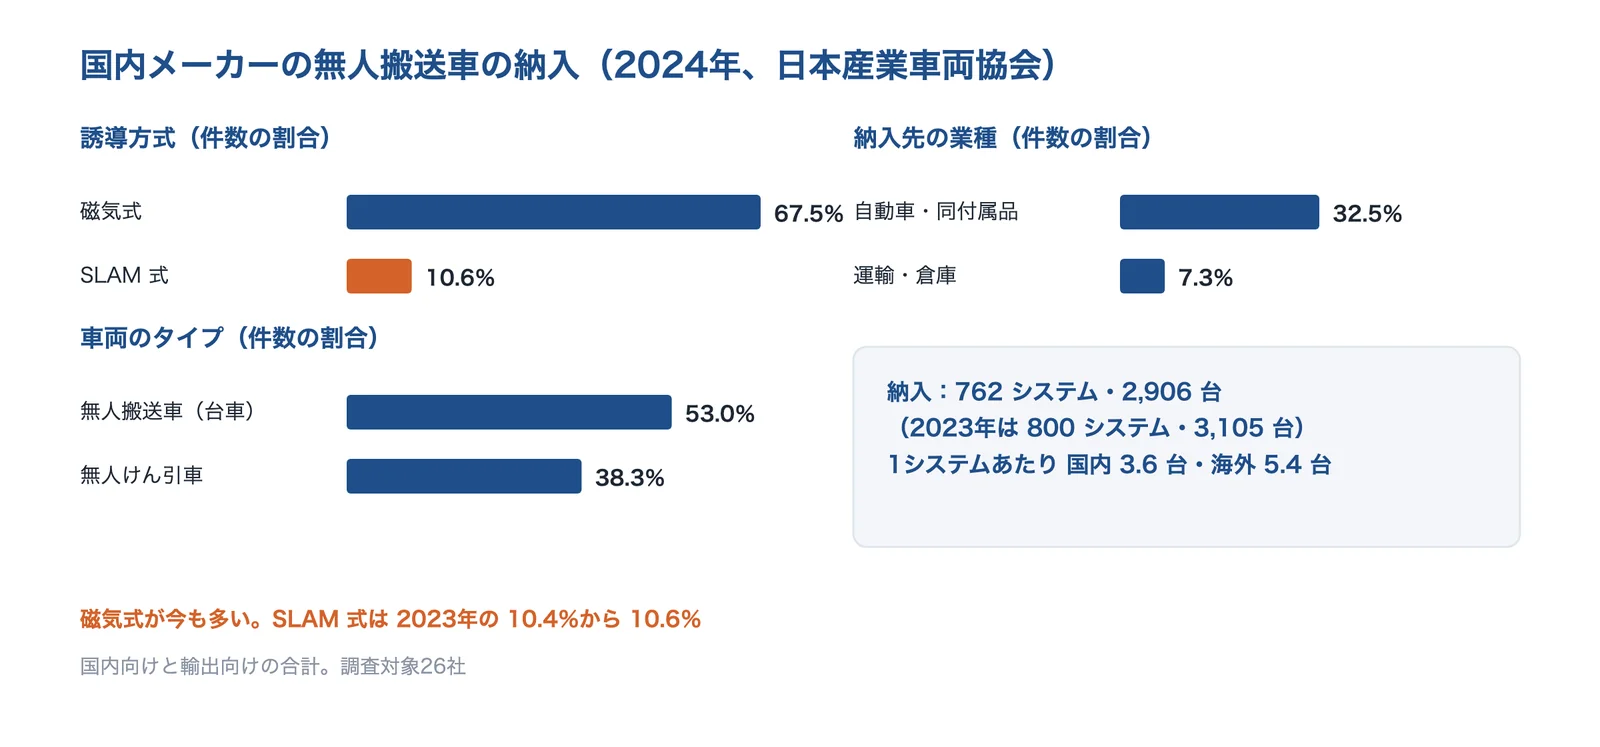
「どちらが上」ではなく、道が決まっていて変わらない搬送には AGV、レイアウトがよく変わる・人と同じ通路を走る搬送には AMR が向くことが多い、という使い分けです(編集部の整理)。国内メーカーの納入(輸出向けを含む)では、今も磁気式が多数です(下の統計)。
出典:自律走行台車(AMR)の安全化と実証試験プロトコル(中央労働災害防止協会、令和2年度厚生労働省委託)|厚生労働省、専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会
種類:積載形・けん引形・フォークリフト形
JIS D 6801 は、車両の形で積載形(荷を車両の上に載せる)・けん引形(台車やトレーラを引く。台車の下に潜り込んで引くものもある)・フォークリフト形(積載形の一種で、フォークとマストを持つ)に分け、走行方式で経路誘導式・自律移動式・追従式(自律移動式の一種で、人や先行車に一定の距離で追従する)に分けています(日本産業車両協会の資料)。
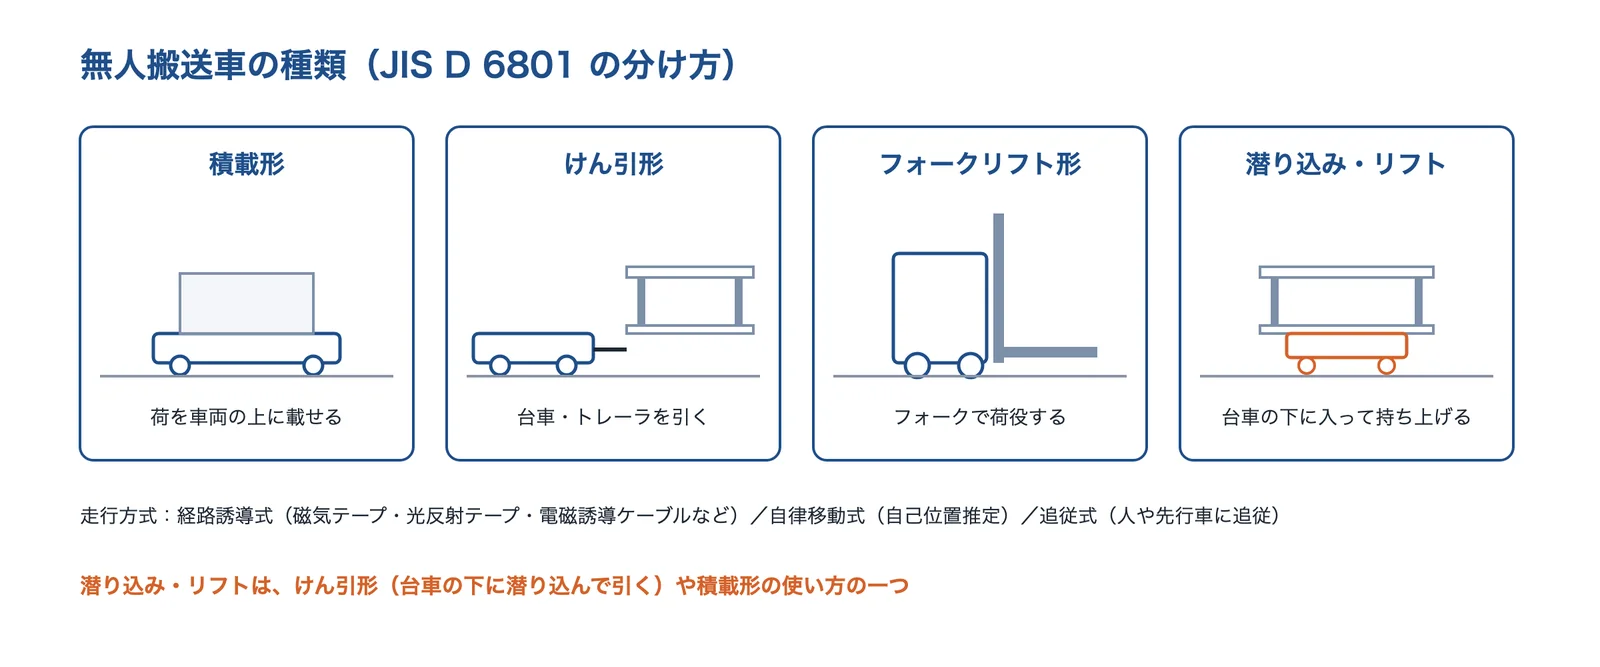
出典:日本産業車両協会の資料(JIS D 6801)をもとに AI(Claude)で作成
出典:専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会
国内の納入の統計
日本産業車両協会によると、2024年の国内メーカーの無人搬送車システムの納入(国内向けと輸出向けの合計)は762システム・2,906台で、件数は2年続けて減り、台数も前年(3,105台)を下回りました(2023年は800システム)。件数の割合は、誘導方式では磁気式が67.5%、SLAM 式が10.6%、車両のタイプでは無人搬送車(台車)53.0%・無人けん引車38.3%、納入先では自動車・同付属品製造業が32.5%、運輸・倉庫業が7.3%でした。
出典:日本産業車両協会「2024年 無人搬送車システム納入実績」をもとに AI(Claude)で作成
出典:2024年 無人搬送車システム納入実績|日本産業車両協会、2023年 無人搬送車システム納入実績|日本産業車両協会
誘導方式:磁気テープ・QR コード・SLAM
方式ごとの長所と注意
誘導方式は、床や壁に何を置くか、何を見て走るかで分かれます。MONOist の記事(2019年)は、磁気テープは決めた経路を正確に走る一方で障害物を回避できず経路を変えるたびに貼り直しが要ること、QR コードは床のコードで絶対位置がわかるが敷設に手間がかかること、反射板レーザーは経路の変更に対応しやすいが反射板の置き場所に制約があることを挙げています。
| 方式 | 床・壁に置くもの | 向いている場面 | 注意 |
|---|---|---|---|
| 磁気テープ(磁気式) | 床の磁気テープ | 道が決まっていて変わらない搬送 | 経路の変更は貼り直し。障害物を避けられない |
| QR コード(2次元コード) | 床のコード | 完全無人の環境 | 敷設の手間。人のいる所では運用しにくい |
| 反射板レーザー | 壁・柱の反射板 | 無人フォークなど | 反射板の置き場所に制約 |
| SLAM(自律移動) | 原則なし(地図を作る) | レイアウトがよく変わる・人と同じ通路 | 床の凸凹・段差や、環境の変化に影響される |
MONOist の記事(2019年・2026年)をもとに編集部が整理したものです。
出典:既存設備の変更なしにAGVが自律運転、障害物検知で人との協働空間にも(2019年11月)|MONOist、AGVか、それともAMRか……無人搬送機導入時の注意点:中堅中小製造業の自動化 虎の巻(7)(2026年3月)|MONOist
SLAM のしくみ
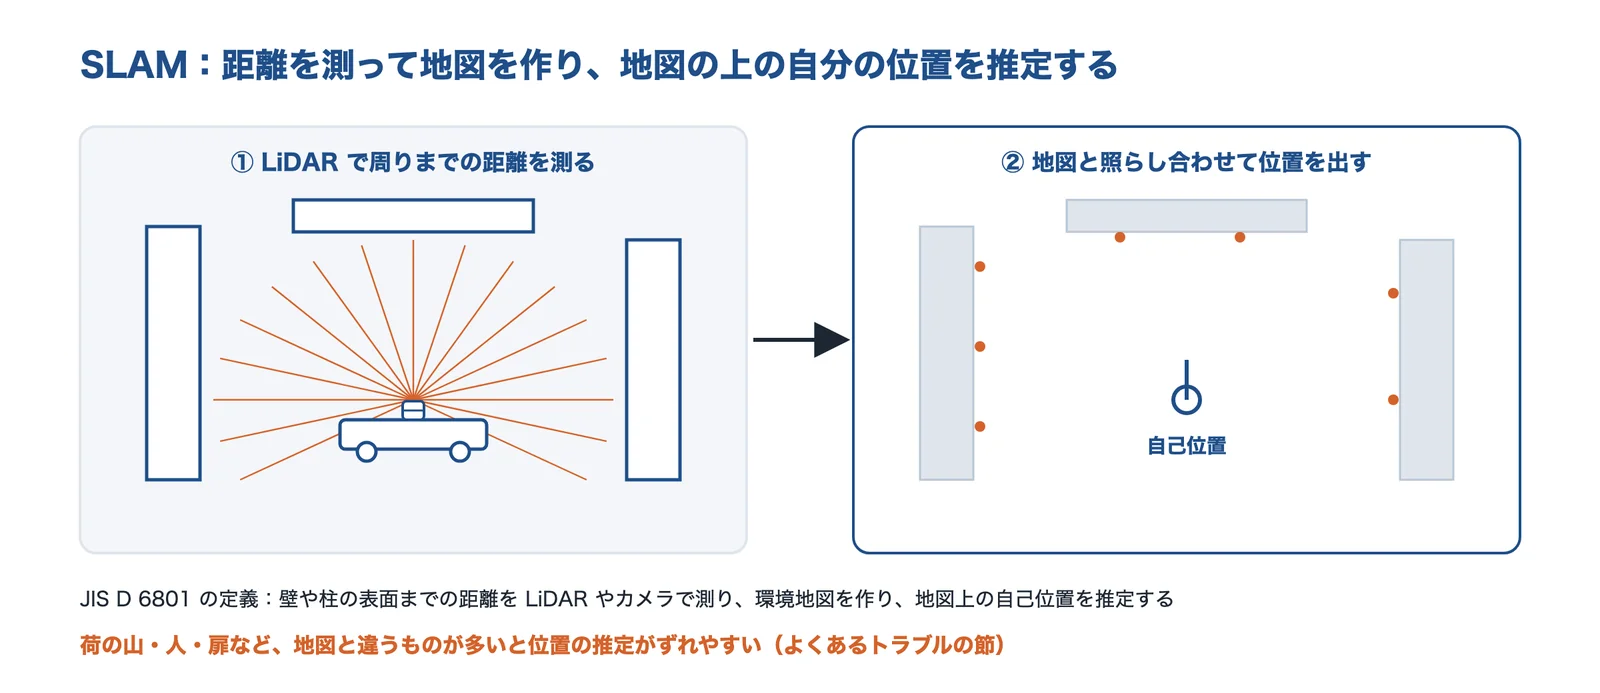
JIS D 6801 は SLAM を、壁や柱などの表面までの距離を LiDAR やカメラで測り、周辺の環境地図を作るとともに、環境地図上の自己位置を推定するシステムとしています(中央労働災害防止協会のリーフレットによる)。LiDAR は、レーザーをパルス状に当て、反射して戻るまでの時間から距離と方向を測るセンサーです(同リーフレット)。壁面など周りの形(自然特徴)を LiDAR で測る方式で、自己位置の誤差1cm以内をうたう製品もあります(MONOist、2020年。取り扱い企業の説明)。
出典:JIS D 6801 の定義・MONOist の連載をもとに AI(Claude)で作成
一方で、MONOist の連載(2026年)は、LiDAR SLAM は環境の変化に影響され、床を見るセンサーでは床の凸凹や段差で正常に動かないことも想定されるとしています。荷の山や台車の置き場が日によって変わる現場では、地図の更新や目印の追加を考えます(編集部の整理)。
出典:自律走行台車(AMR)の安全化と実証試験プロトコル(中央労働災害防止協会、令和2年度厚生労働省委託)|厚生労働省、AGV自律走行の誤差1cm以内を実現、高精度な自己位置推定技術が支える(2020年7月)|MONOist、AGVか、それともAMRか……無人搬送機導入時の注意点:中堅中小製造業の自動化 虎の巻(7)(2026年3月)|MONOist
研究:SLAM の歩みと課題
Cadena らの総説(2016年、IEEE Transactions on Robotics)は、SLAM の歩みを整理し、ロバストな知覚(robust perception)に向けた課題を挙げています。Li と Schulze(2018年)は、LiDAR・エンコーダ・ジャイロを持つ AGV を対象に、SLAM とモンテカルロ自己位置推定を精度・計算量・再現性で比べ、絶対的に優れた SLAM のアルゴリズムはまだないとしています。
出典:Cadena, C. et al.: Past, Present, and Future of Simultaneous Localization and Mapping, IEEE Trans. Robotics 32(6)(2016)|arXiv、Li, L. and Schulze, L.: Comparison and Evaluation of SLAM Algorithms for AGV Navigation(2018)|TH OWL
仕様の見方:可搬質量・速度・停止精度
公式の仕様の例
カタログで見る主な項目は、可搬質量(積む・引く)、最高速度、停止精度、連続稼働時間と充電の方式、通れる通路の幅です。各社の公式の仕様から例を挙げます。
| 機種(誘導) | 可搬質量 | 最高速度 | 停止精度・稼働・充電 |
|---|---|---|---|
| シャープ TYPE A(磁気誘導) | 200kg | 60m/分 | 想定稼働2時間、リチウムイオン、自動充電(標準) |
| シャープ TYPE G(磁気誘導) | 1,000kg(搬送ユニットを含む) | 100m/分 | 想定稼働1時間、接触式の自動充電 |
| 明電舎 3MS-S8(磁気誘導) | 800kg | 前後進60m/分 | 停止精度 前後±10mm(停止前8m/分)、リチウムイオン、自動充電 |
| オカムラ ORV(自律移動) | 300kg | 60m/分(カゴ車搬送時40m/分) | 充電約1時間・連続稼働5時間、自分で給電装置へ移動 |
| トヨタL&F キーカート(磁気テープ) | 積載200kg・けん引500kg(500kg級) | 50m/分(同社の仕様表の最高走行速度) | 1回の充電で約8時間、自動充電はオプション |
各社の公式ページの値です。シャープは「条件によって変わる」参考値と注記しています。測り方や条件が違うので、機種どうしを単純に比べないでください。
出典:参考仕様|XFシリーズ|自動搬送装置(AGV)|シャープ、高重量タイプ|自動搬送装置(AGV)|シャープ、超低床リフト式AGV 3MS-S8|明電舎、物流施設でカゴ車の工程間搬送や整列配置の自動化を実現する自律移動ロボット「ORV」を発売(2022年)|オカムラ、キーカート|トヨタL&F
可搬質量と速度の読み方
可搬質量は、「荷だけ」か「台車や搬送ユニットを含む」か、積むのか引くのかで意味が変わります(例:シャープの TYPE G は搬送ユニットの質量を含むと注記)。けん引では、台車の数や連結の方法でも引ける質量が変わります(トヨタL&F のキーカートは1点けん引と3点けん引で値が違う)。速度は最高速度で、曲がり角・交差点・人の近くでは下がるので、台数の計算には平均の速さを使います(何台要るかの計算例)。
出典:参考仕様|XFシリーズ|自動搬送装置(AGV)|シャープ、高重量タイプ|自動搬送装置(AGV)|シャープ、キーカート|トヨタL&F
停止精度と位置合わせ
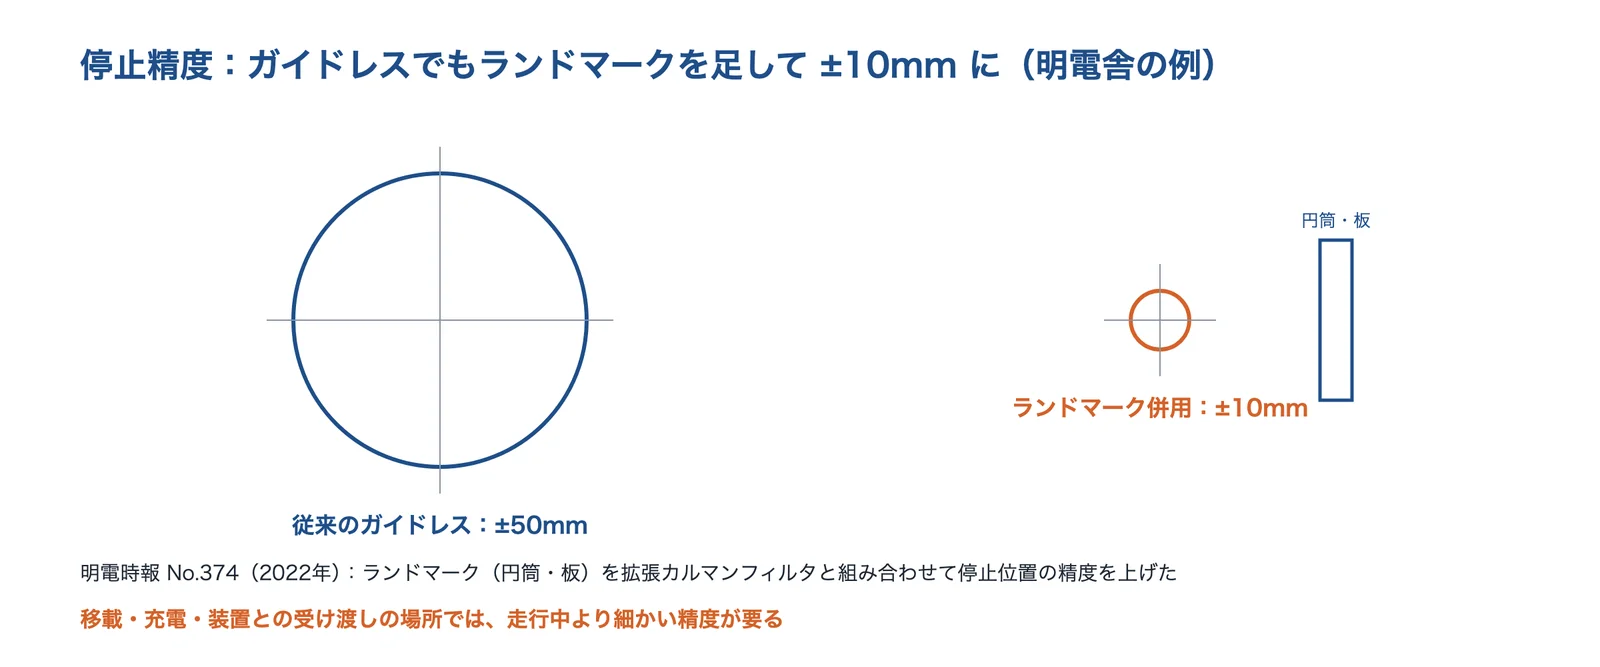
装置やコンベヤと荷を受け渡す所では、走るときより細かい位置合わせが要ります。明電舎は明電時報(2022年)で、ガイドレスの自律誘導の停止位置精度が従来は±50mmだったのを、ランドマーク(円筒・板)と拡張カルマンフィルタを組み合わせて±10mmにしたとしています。
出典:明電時報 No.374(2022年)をもとに AI(Claude)で作成
出典:明電時報 No.374(2022年)物流向けAGVの技術|明電舎
安全:JIS D 6802・ISO 3691-4・セーフティスキャナ
規格の流れ:JIS D 6802 と ISO 3691-4
日本では1990年に JIS D 6801(用語)と JIS D 6802(安全基準)が発行され、2022年に JIS D 6802 が「無人搬送車及び無人搬送車システム-安全要求事項及び検証」として改正され、ISO 3691-4:2020 に整合させました。ISO 3691-4 は2020年に発行、2023年に改正され、2027年の改正(欧州機械規則への適合)を目標に審議が続いています(日本産業車両協会の資料)。
| 年 | できごと |
|---|---|
| 1990 | JIS D 6801(用語)・D 6802(安全基準)発行 |
| 1997 | JIS D 6802「無人搬送車システム-安全通則」改正 |
| 2019 | JIS D 6801「無人搬送車システムに関する用語」改正 |
| 2020 | ISO 3691-4(無人の産業車両とそのシステムの安全)発行 |
| 2022 | JIS D 6802 改正(ISO 3691-4:2020 に整合。安全要求事項及び検証) |
| 2023 | ISO 3691-4 改正(欧州機械指令への適合) |
| 2027 | ISO 3691-4 改正の目標(欧州機械規則への適合) |
日本産業車両協会の資料による。
米国には ANSI/ITSDF B56.5-2024(無人搬送車)と ANSI/A3 R15.08-2-2023(産業用モバイルロボット)があります(同資料)。規格の本文は、それぞれの発行元から購入して確かめてください。
出典:専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会
人検出と運転区域
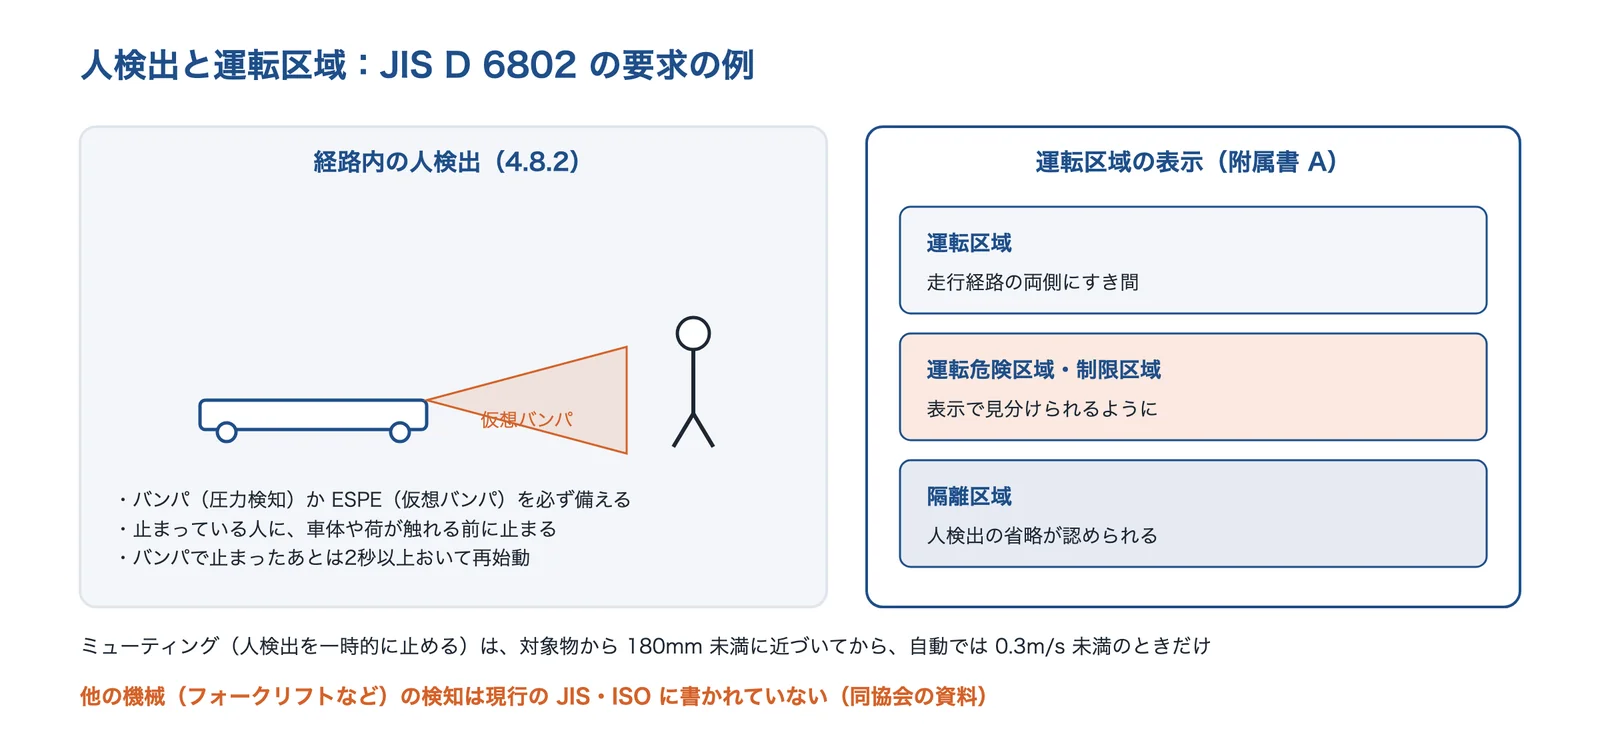
JIS D 6802 の 4.8.2(経路内の人検出)は、車両は圧力検知装置(バンパなど)か ESPE(仮想バンパなど)を備え、経路内で止まっている人に車体や荷が触れる前に止まるように求めています。バンパで止まったときは、少なくとも2秒の猶予をおいてから再始動します。荷の受け渡しなどで人検出を一時的に止める(ミューティング)のは、対象物から180mm 未満に近づいてからで、自動モードでは0.3m/s 未満の速度のときだけ認められます(日本産業車両協会の資料による引用)。
出典:日本産業車両協会の資料(JIS D 6802 の要求事項の引用)をもとに AI(Claude)で作成
附属書 A は運転区域を定め、走行経路の両側にすき間を設けること、運転危険区域・制限区域の表示、隔離区域では人検出手段を省略できることなどを示しています。同協会の資料は、現行の JIS・ISO では人検知は必須だが、他の機械等の検知は書かれていないとし、旧 JIS にあって改正で削除された現場側の措置の例(運転区域の警報・標識、制限区域・隔離区域を高さ2.1m 以上の固定式ガードで囲うなど)を、協会規格 JIVAS A10(製造業者及び使用者の運用のためのガイドライン)として受け継いだとしています。最小要求の性能レベル(PL)は、対人の検知が c〜d、非常停止が d とまとめられています。
出典:専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会
セーフティレーザスキャナ
仮想バンパに多く使われるのがセーフティレーザスキャナです。入ると止める「保護領域」と、入ると警告を出す「警告領域」の組を、車両の速度や進む向きに合わせて切り替えて使います。キーエンスは、保護領域1つと警告領域2つを1組(バンク)にし、外部信号で切り替える使い方(最大32バンク)を説明しています。北陽電機の UAM-05LECA-T301 は、防護領域が最大5.0m・警告領域が最大30m(警告は安全機能の対象外)、IEC 61496 の Type 3・SIL2・PLd(カテゴリ3)で、AGV のエンコーダの速度を受けて領域を切り替えられます(各社の公式ページ)。
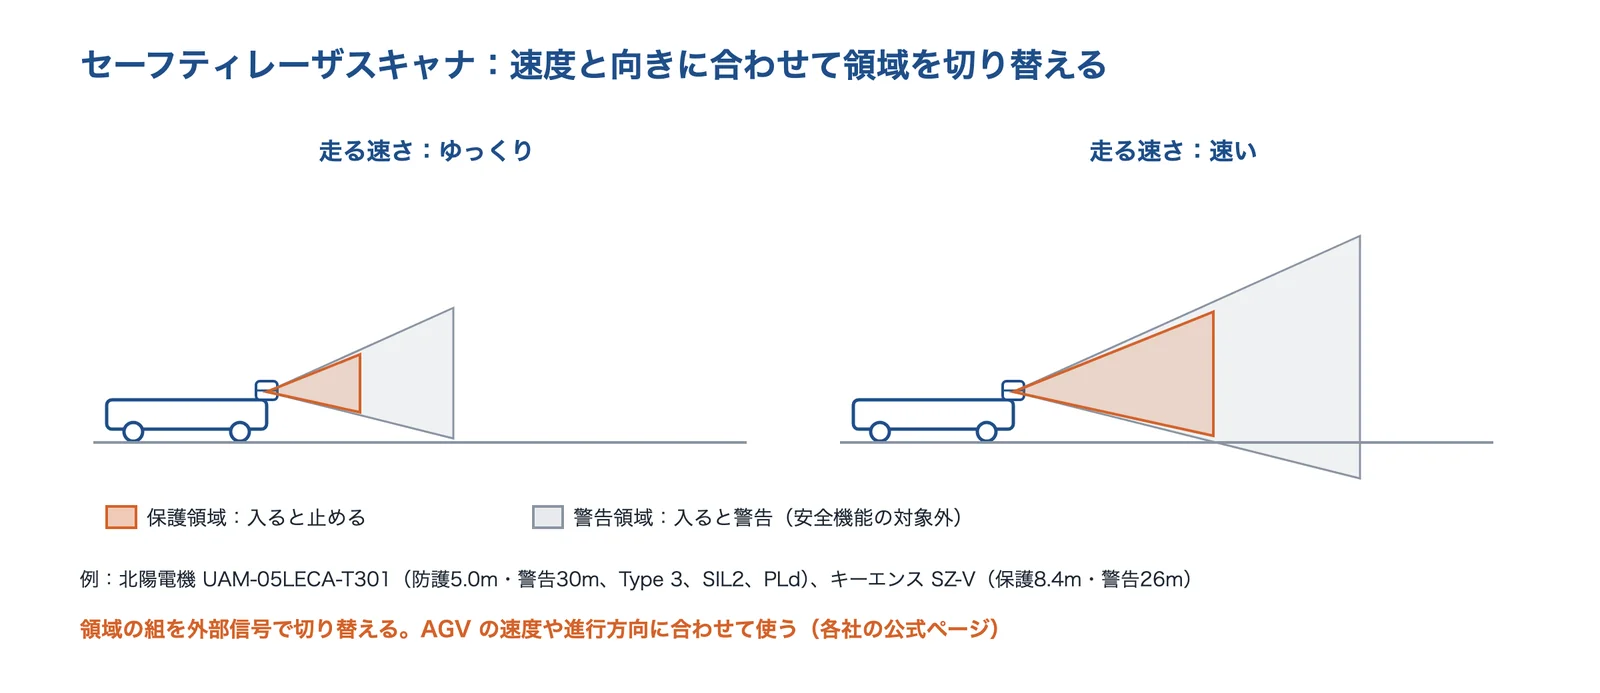
出典:北陽電機・キーエンスの公式ページをもとに AI(Claude)で作成
透明な物・ガラス・鏡は、レーザーでは検出しにくいことがあります(Doog は運搬ロボット「サウザー」の資料で、透明な物やガラス・鏡は検出できないと注意している)。
出典:Safety Laser Scanners|KEYENCE(英語)、セーフティレーザスキャナ UAM-05LECA-T301|北陽電機、Robotic Cart(サウザー)|Doog
法令での扱いと、国の検討
厚生労働省は「機械の無人運転における安全確保等に関する専門家検討会」で、無人搬送車を含む無人で動く機械の安全を議論しています。報道によると、無人運転機械の労働安全衛生法上の位置付けは必ずしも明確ではないとされ(日本産業車両協会も、無人搬送車は関係法令でまだ明確に規定されていないとしています)、「無人の区画」と「人と機械が混在する」場合の2つの前提で措置を整理する案が示されました。2026年6月の中間とりまとめには、日本産業車両協会の説明として、国内では近年、無人搬送車が年に3,000台程度納入されていること(うちフォークリフト型は100台程度)が、また使用者(ユーザー)の意見として、本体の非常停止ボタンだけでなく遠隔で止める機能を求める要望が書かれています。
出典:無人運転機械の安全基準整理へ、厚労省が検討会|LOGISTICS TODAY、機械の無人運転における安全確保等に関する専門家検討会 中間とりまとめ(令和8年6月29日)|厚生労働省
充電と、上位システム・設備との連携
電池と充電の方式
電池は、鉛電池とリチウムイオン電池が使われています(シャープは機種によって両方)。充電は、電池の交換、プラグを差す手動の充電、待機場所での自動充電(接触式)、非接触(ワイヤレス)があります。明電舎は、リチウムイオン電池と自動充電で24時間の連続運転をうたっています。
| 方式 | 中身 |
|---|---|
| 電池の交換 | 鉛電池などを外して交換する。交換の作業と予備の電池が要る |
| 接触式の自動充電 | 待機場所の端子で自動充電する(明電舎は24時間連続運転をうたう) |
| 非接触(ワイヤレス) | 床のコイルなどから給電する。端子の摩耗がない。工事が要る場合も |
| ちょこちょこ充電 | 荷の積み降ろしの合間に充電する(100A の非接触急速充電の例) |
出典:参考仕様|XFシリーズ|自動搬送装置(AGV)|シャープ、明電時報 No.374(2022年)物流向けAGVの技術|明電舎、超低床リフト式AGV 3MS-S8|明電舎
止めずに充電する:合間の充電と非接触
ダイフクの資料(日経クロステック Active 掲載、2022年)は、止めて充電する従来の方式では稼働時間が減り、接触式(レール)や床下コイルの非接触給電は大きな工事が要って走路が限られるとしたうえで、荷の積み降ろしの合間に100A の非接触急速充電でこまめに充電する「ちょこちょこ充電」を紹介しています。非接触の充電のしくみ(電磁誘導・磁界共鳴など)は技術ページ「ワイヤレス給電」に、配線をなくす方法は課題「配線をなくしたい」にあります。
出典:工場の無人搬送車を作業中に「ちょこちょこ」充電、100Aの非接触急速充電で(ダイフク、2022年1月)|日経クロステック Active
運行管理と WMS・MES
AGV・AMR を何台も動かすときは、運行管理(フリート管理)のソフトが、上位の WMS(倉庫管理)や MES(製造の実行管理)から「何をどこへ」を受け取り、車両の割り当て・経路・交差点の順番・充電を決めます(編集部の整理)。シャープは、集中制御システム AOS で最大500台の AGV を同時に制御できるとしています。
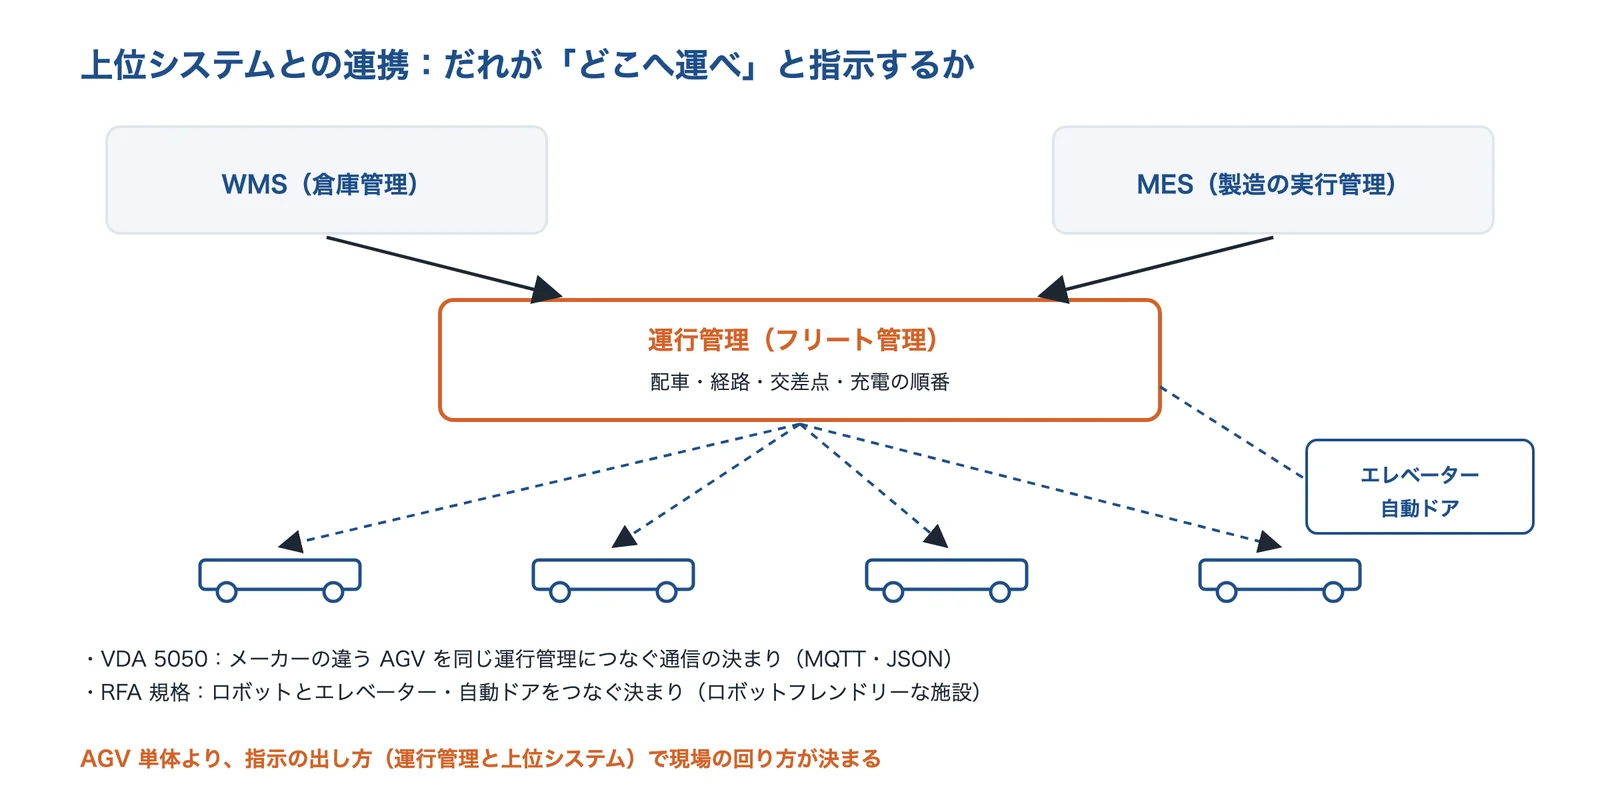
出典:VDA 5050・日本ロボット工業会の成果報告書をもとに AI(Claude)で作成
メーカーをまたぐ通信:VDA 5050・MassRobotics
ドイツ自動車工業会(VDA)とドイツ機械工業連盟(VDMA)がまとめた VDA 5050 は、AGV と運行管理(マスター制御)の間の通信の決まりで、新しい車両を既存の運行管理につなぎやすくし、メーカーの違う AGV を同じ現場で動かせるようにすることを目的にしています。MQTT と JSON を使い、order・instantActions・state などのトピックを定めています(V2.1.0、2025年1月)。米国の MassRobotics は2021年5月に、AMR どうしが位置や状態を伝え合うための相互運用性の規格を公開しました(JSON over WebSocket。タスクの管理や安全は対象外)。
出典:VDA 5050 V2.1.0 Interface for the communication between automated guided vehicles (AGV) and a master control(2025年1月)|VDA、Autonomous Mobile Robot Standards Published by MassRobotics(2021年5月)|MassRobotics、AMR Interoperability Standard(MassRobotics)|GitHub
エレベーター・自動ドアとつなぐ
階をまたぐ搬送では、エレベーターや自動ドアとの連携が要ります。日本ロボット工業会の令和6年度の成果報告書(2025年3月)は、ロボットフレンドリーな施設のための RFA 規格として、エレベーター連携(B 0001)・自動ドアとセキュリティの連携(B 0002)・ロボットどうしのゆずりあい(B 0004)などを挙げ、エレベーターの制御盤の改造が、依然として高額で納期も長いことを課題としています。実際の工場でエレベーターとつないだ例は、事例:AMR がエレベーターで階をまたぎ、1日47km の搬送を見込む(OKI サーキットテクノロジー鶴岡事業所、2022年)の OKI 鶴岡工場にあります。
出典:令和6年度成果報告書 ロボットフレンドリーな環境構築支援事業(施設管理分野)(Octa Robotics、2025年3月)|日本ロボット工業会
研究:複数台の経路計画
安藤らの論文(2003年、計測自動制御学会論文集)は、複数台の移動ロボットの搬送経路計画を、各ロボットがデータを交換しながら局所的に探す自律分散型の方法で解き、143ノード・15台の問題を約5秒で、双対ギャップ5%以内の解を得たとしています。台数が増えるほど、1台の性能より、経路・交差点・待ちの制御が全体の量を左右します(編集部の整理)。
出典:安藤ほか:複数台移動ロボットの搬送経路計画問題に対する自律分散型最適化法、計測自動制御学会論文集 39(8)(2003)|J-STAGE
台数・費用の計算例と、導入の進め方
何台要るかの計算例
台数は、1台が1時間に何回運べるか(1回の往復にかかる時間)と、1時間に何回運ぶ必要があるかから見積もります。説明用の仮の値で計算します。片道150m を平均40m/分で走ると片道3.75分、往復7.5分。積み降ろしに1.5分×2、交差点などの待ちに1.5分とすると1回12分で、1台で1時間に5回運べます。1時間に18回運ぶ必要があれば18÷5=3.6台、充電・点検で動ける時間を85%とすると3.6÷0.85≒4.2で、5台になります(編集部の計算)。
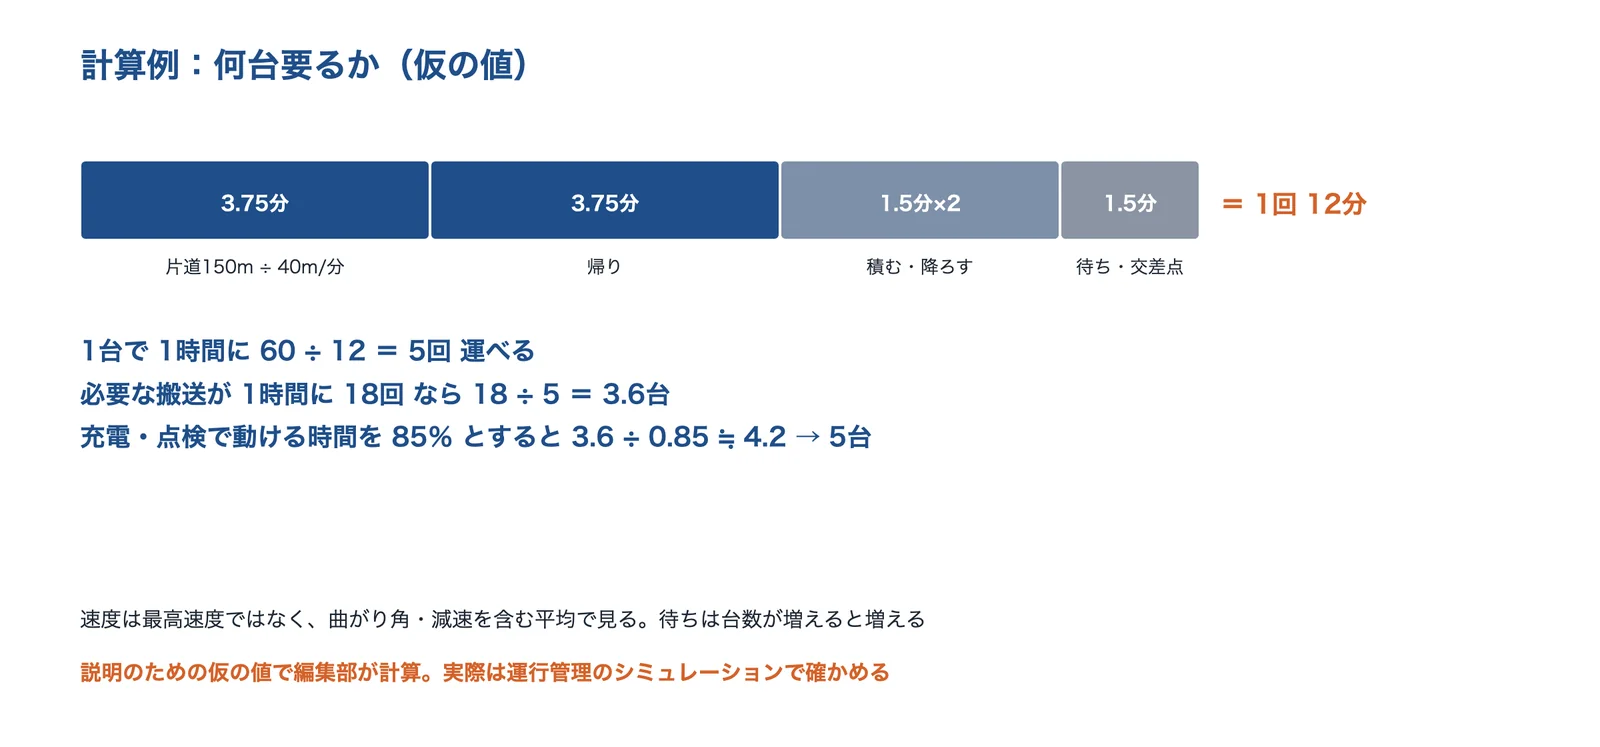
出典:編集部の計算(仮の値)をもとに AI(Claude)で作成
台数が増えると交差点や狭い通路での待ちが増え、1台あたりの回数が下がります。数台を超えるときは、運行管理のシミュレーションで確かめるのがよいでしょう。仮想の工場で搬送を確かめる方法は技術ページ「デジタルツイン」と課題「生産ラインをデジタルツインで事前に検証したい」にあります。
価格の目安と補助金
中小企業省力化投資補助金(カタログ注文型)には「無人搬送車(AGV・AMR)」のカテゴリーがあり、公式の説明は価格と導入費用の目安を「製品の規模により大きく異なるが、数百万円から一千万円程度~でも導入可能」としています。2026年10月時点で登録製品の一覧に価格が入っている AGV・AMR の製品では、本体の想定小売価格は91万円〜700万円でした(編集部が公式の一覧から集計)。補助の上限は従業員数で決まり(例:21名以上は1,000万円、賃上げの要件を満たすと1,500万円)、補助率は1/2以下です(2026年3月19日以降の制度)。
MONOist の連載(2026年)は、本体は100万〜700万円台程度で、AMR は AGV の倍以上の価格、システムの設計・周辺機器との連携・保守を含めると1台1,000万円以上かかる場合もあるとしています(筆者の見立て)。レンタルやサブスクリプションの製品もあります。
出典:中小企業省力化投資補助金(カタログ注文型)製品カテゴリ一覧(無人搬送車(AGV・AMR))|中小企業基盤整備機構、中小企業省力化投資補助金(カタログ注文型)登録製品一覧|中小企業基盤整備機構、中小企業省力化投資補助金(カタログ注文型)|中小企業基盤整備機構、AGVか、それともAMRか……無人搬送機導入時の注意点:中堅中小製造業の自動化 虎の巻(7)(2026年3月)|MONOist
回収の計算例
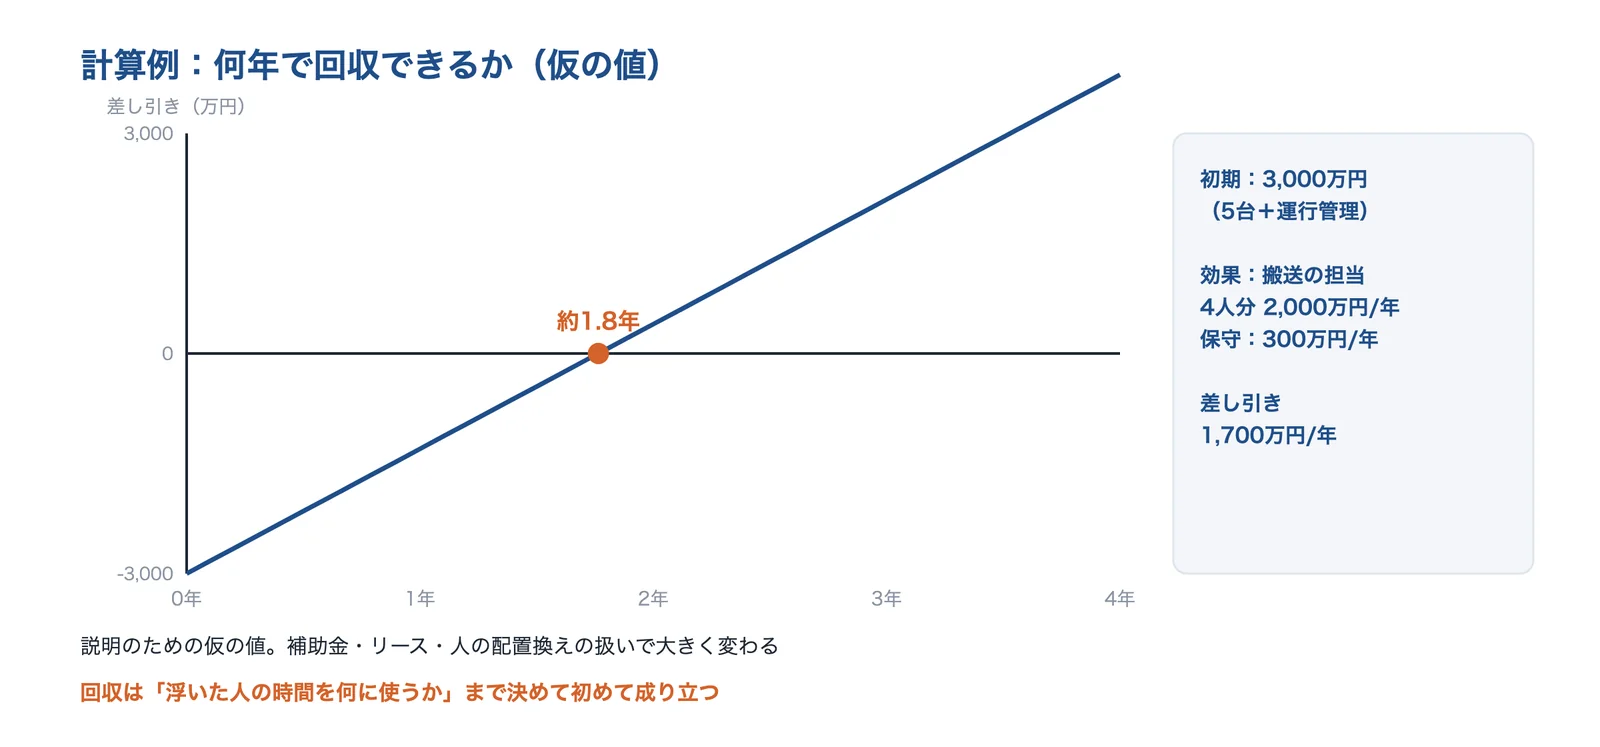
出典:編集部の計算(仮の値)をもとに AI(Claude)で作成
説明用の仮の値で計算します。5台と運行管理で初期3,000万円、搬送の担当4人分の人件費を年2,000万円、保守を年300万円とすると、年間の差し引きは1,700万円で、3,000÷1,700≒1.8年で回収できます(編集部の計算)。ただし、浮いた人の時間をどこに回すかが決まっていないと、効果は数字どおりに出ません。補助金・リース・レンタルでも見え方が変わります。
費用の計算例は説明のための仮の値で、実際の価格ではありません。
導入の進め方:運ぶものと回数から決め、試走で確かめる
AGV・AMR は、「何を・どこからどこへ・1時間に何回」運ぶかを先に数え、通路と床を測ってから、方式と台数を決めるのが近道です。進め方を、このページの出典をもとに編集部が7つの手順に整理しました。
| 手順 | 決めること | ポイント |
|---|---|---|
| 1 搬送の洗い出し | 何を・どこからどこへ運ぶか | 荷の形・質量、台車かパレットか |
| 2 回数と時間 | 1時間・1日に何回、いつ | ピークの時間帯で数える(何台要るかの計算例) |
| 3 通路と床 | 通路の幅・すれ違い・段差・すき間・扉・エレベーター | 図面ではなく現場で測る(よくあるトラブルと事例) |
| 4 方式と機種 | 誘導方式・形(積載・けん引・フォーク)・可搬質量 | 道が変わるか、人と混ざるか(誘導方式:磁気テープ・QR コード・SLAM) |
| 5 安全 | 区域の分け方・人検出・優先のルール | JIS D 6802 の要求(安全:JIS D 6802・ISO 3691-4・セーフティスキャナ) |
| 6 試走 | 実機で走らせて確かめる | レンタル・デモ機で試せる製品もある(事例:補助金で AGV 2台、1人1日142分の削減(伊藤運輸、中小企業庁の事例集)) |
| 7 運用 | 地図の更新・台数の見直し・保守 | 使いながら直す |
このページの出典をもとに編集部が整理したものです。
導入前のチェックポイント
AGV・AMR は、運ぶ物・回数・通路を先に測り、方式と台数は後から決めるのが近道です。入れる前の確認点を、編集部が整理しました。
- 搬送:運ぶ物の形・質量と、台車・パレット・カゴ車のどれで運ぶかを決めた
- 回数:ピークの時間帯の1時間あたりの搬送回数と、往復の距離を数えた
- 通路:通路の幅とすれ違いの場所を、現場で測った
- 床:段差・すき間・傾き・床の汚れや凸凹を確かめた
- 誘導:経路を変える頻度と、人と同じ通路を走るかを決めた(誘導方式:磁気テープ・QR コード・SLAM)
- 安全:区域の分け方・人検出の方法・フォークリフトとの通路の分け方を決めた(安全:JIS D 6802・ISO 3691-4・セーフティスキャナ)
- 連携:扉・エレベーター・WMS・MES とのつなぎ方を決めた(充電と、上位システム・設備との連携)
- 充電:稼働時間と充電の方式・タイミング、予備の台数を決めた(電池と充電の方式)
出典:専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会、AGVか、それともAMRか……無人搬送機導入時の注意点:中堅中小製造業の自動化 虎の巻(7)(2026年3月)|MONOist
よくあるトラブルと事例
よくあるトラブルと、まず疑うところ
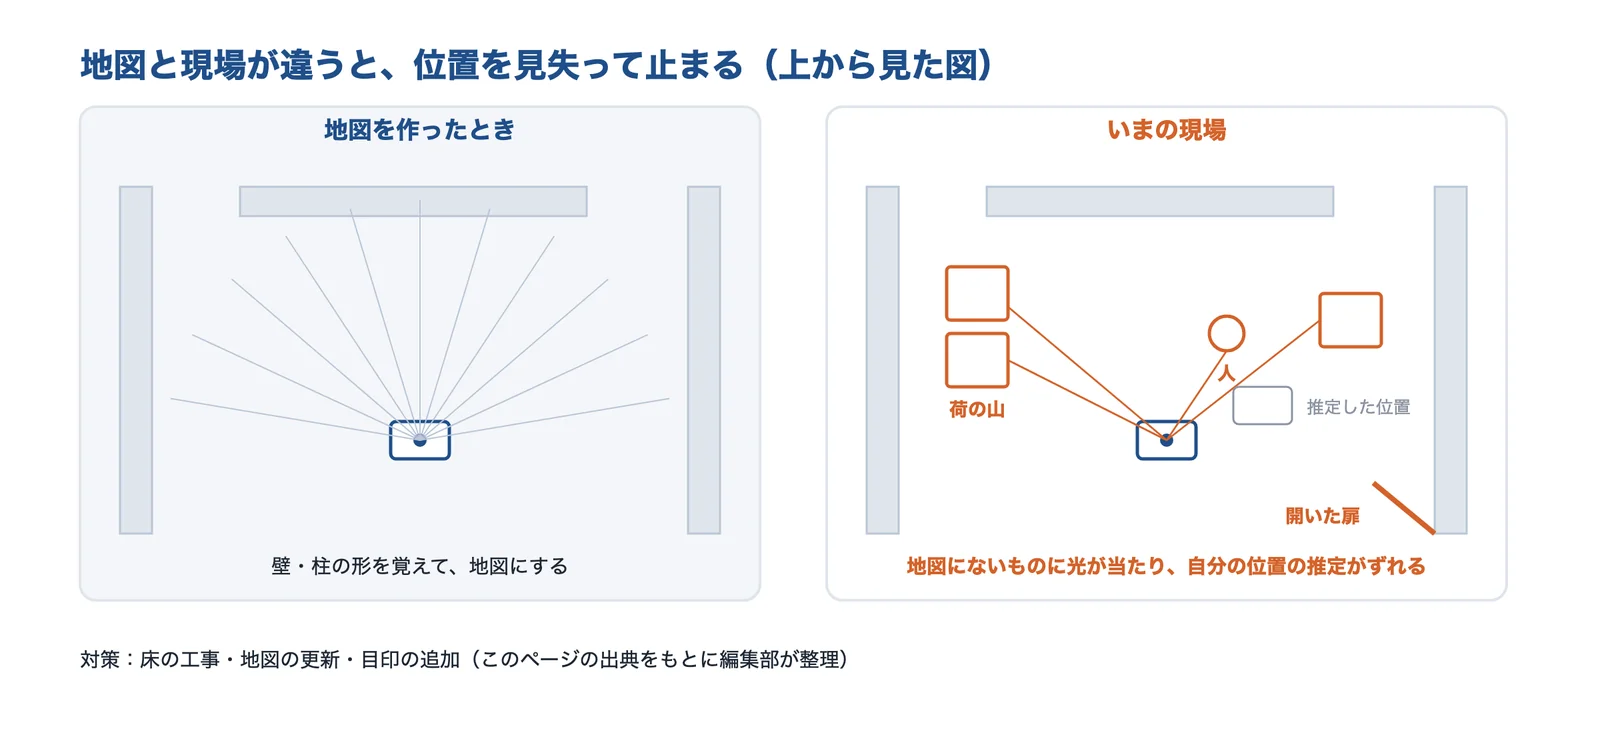
出典:OKI の事例・MONOist の連載・このページの出典をもとに AI(Claude)で作成
| トラブル | まず疑うところ | 対策 |
|---|---|---|
| 決まった場所でよく止まる・迷う | 段差・すき間、地図と現場の違い | 床の工事・地図の更新・目印の追加 |
| 通信が切れて止まる | Wi-Fi の届き方 | アクセスポイントを増やす(下の事例) |
| 人やフォークリフトとぶつかりそう | 通路の分け方・優先のルール | AGV 専用の通路・優先の時間を分ける |
| 台車の連結に人が付きっきり | 自動で連結できない機種・台車の形 | 連結の方式を先に確かめる |
| 搬送は速いのに生産が増えない | 前後の工程(積み降ろし) | 前後の工程も一緒に見直す |
| 充電待ちで台数が足りない | 充電の方式とタイミング | 合間の充電・予備の台数(電池と充電の方式) |
このページの出典をもとに編集部が整理したものです。
床・すき間・Wi-Fi:エレベーター連携の例
MONOist の記事(2022年)によると、OKI サーキットテクノロジーの鶴岡事業所は AMR をエレベーターと連携させるときに、エレベーターが外部と連携する機能を持たず検証から始め、AMR がエレベーターと各階の床の間のすき間に脱輪するおそれがあったため、すき間を短くする工事をしたとしています。新しいルートに合わせて Wi-Fi のアクセスポイントも増やし、エレベーターは人が優先の時間と AMR が優先の時間に分けて、AMR が優先のあいだは人がボタンを操作できないようにし、積層信号灯で知らせています。
出典:同(2ページ目)|MONOist、同(3ページ目)|MONOist
人・フォークリフトとの混在と、台車の連結
MONOist の連載(2026年)は、フォークリフトとの混在ではAGV 専用の通路を確保するのがベストとし、共存できないまま AMR に優先順位を付けて動かす方法は安全の点からあまり勧められないとしています。カゴ車は、自動で切り離せても自動で連結できず、連結を人が行う機種も多いとしています。シーオスの資料を紹介した LOGISTICS TODAY の記事(2026年)は、台車の連結・切り離しのために作業員が付き添い続けるなど、自動化でかえって人の作業が増える場合があること、搬送だけを速くしても前後の工程がボトルネックなら工場全体の生産性は上がらないことを挙げています(メーカーの資料)。
出典:AGVか、それともAMRか……無人搬送機導入時の注意点:中堅中小製造業の自動化 虎の巻(7)(2026年3月)|MONOist、シーオス、AMR導入の失敗要因を解説(2026年8月)|LOGISTICS TODAY
企業と公的機関の発表、専門メディアから、AGV・AMR で搬送が変わった事例を集めました。効果の数値は各社の発表で、条件がそれぞれ違うので、数字どうしを比べることはできません。
事例:AMR がエレベーターで階をまたぎ、1日47km の搬送を見込む(OKI サーキットテクノロジー鶴岡事業所、2022年)
プリント配線板の多品種少量生産の工場で、建屋が古く大きな搬送設備を使えないため、AMR で工程間の搬送を自動化しました。ルートはすべて人と同じ通路です。1フロア7ルート・2台の段階で、1日あたり16km の搬送距離を置き換え、人の作業時間に換算して1日4時間の削減。エレベーターと連携して1〜3階に広げた段階(2台・11ルート)では、最終的な検証はまだとしながら、1日あたり搬送距離47km・作業時間11.75時間の削減を見込んでいます。その後、2022年8月から AMR は3台になりました(MONOist の記事)。
出典:エレベーターでAMRが移動、自動化で1日当たり47kmの搬送を削減したOKI鶴岡工場(2022年9月)|MONOist、同(3ページ目)|MONOist
事例:AGV 3台と自動倉庫で、運搬時間を月480時間削減(中村留精密工業、2024年)
工作機械の中村留精密工業は、新しい組み立て工場で AGV 3台とパレット246枚を収める自動倉庫を使い、夜間に翌日の部品キットを作業エリアへ運んでいます。ユニットの製作にかかっていた運搬時間を月あたり480時間削減し、運搬専任の作業者3人は別のエリアの運搬を担当しています(MONOist の記事)。
出典:AGV活用で工作機械の組み立てを効率化、中村留は月480時間をいかに削減したのか(2024年8月、1ページ目)|MONOist、AGV活用で工作機械の組み立てを効率化、中村留は月480時間をいかに削減したのか(2024年8月)|MONOist
事例:175kg の容器の交換・運搬を AGV で、1ラインあたり2名相当の省人化(ツムラ茨城工場)
ツムラ茨城工場は、造粒室で顆粒を充てんした175kg の容器を20分に1度交換・運搬する作業を、シャープの無軌道走行の AGV と周辺装置で自動化し、2023年3月に2ラインで稼働させました。175kg の容器を運ぶ作業がなくなり、1ラインあたり2名相当の省人化、休憩なしで動けるため年間45トンの生産数量アップを見込むとしています(シャープの導入事例)。
事例:ピッキング用 AMR 10台で、作業人員を8〜9人から4〜5人に(国分北海道、2026年)
食品卸の国分北海道は、札幌の物流センターにピッキング用の AMR を10台入れました。通路の幅が手押しカート2台のすれ違いを前提に作られ、車体の幅がほぼ同じだったため、棚やレイアウトは変えていません。作業人員は従来の8〜9人から4〜5人、1時間あたりのピッキング行数は40〜50行から約86行になったとしています(MONOist の記事)。
出典:AMR導入でピッキング生産性が実質4倍に、北海道の食品流通の持続性確保に向け(2026年1月)|MONOist
事例:ピッキング支援の AMR 34台で、生産性約1.8倍(アスクル、2022年)
ラピュタロボティクスは、アスクルの EC の出荷を行う ASKUL Value Center 日高にピッキングアシスト AMR を34台入れ、生産性が約1.8倍、ピッキングに必要な人員が約3割減ったと発表しています(MONOist の記事)。
出典:アスクル物流拠点にスタートアップのAMR導入、ピッキングの生産性が1.8倍に(2022年7月)|MONOist
事例:AMR でピッキング生産性2.3倍、総労働時間44%減(ファインプラス)
アパレルの物流を受託するファインプラス(千葉県成田市)は、数億円規模の自動倉庫ではなく、今の運用を生かせる AMR を選び、既設の Wi-Fi を使って入れました。ピッキング生産性は1時間62.5行から平均145行(2.3倍)、総労働時間は月4,800時間から2,685.3時間(44%減)になったとしています(LOGISTICS TODAY、AMR メーカーの発表)。
出典:ファインプラス、AMR導入で生産性2.3倍に|LOGISTICS TODAY
事例:補助金で AGV 2台、1人1日142分の削減(伊藤運輸、中小企業庁の事例集)
茨城県の運送業の伊藤運輸は、中小企業省力化投資補助金(カタログ注文型)を使い、倉庫間の部品の移動(フォークリフトから AGV へ)と、事務所と現場の書類の運搬を AGV 2台で行っています。販売事業者から事前に AGV をレンタルし、実機で試せたとしています。効果は1人・1日142分の削減です(中小企業庁の活用事例集、令和7年12月版)。
出典:中小企業省力化投資補助事業(カタログ注文型)活用事例集(令和7年12月版)|中小企業庁
1件目・2件目・4件目は専門メディアの記事、3件目は AGV メーカーの導入事例、5件目・6件目は AMR メーカーの発表を紹介した記事、7件目は中小企業庁の事例集です(編集部の整理)。OKI の47km・11.75時間は見込みの値です。
企業紹介(AGV・AMR)
パレット搬送の AGV と無人フォーク、けん引の AGV、安全センサー、ピッキング支援の AMR、人について走る運搬ロボット、超低床の AGV、カゴ車の搬送、集中制御まで、得意な所の違う会社を紹介します。技術ページ「産業用ロボット」「協働ロボット」「ワイヤレス給電」「デジタルツイン」、課題「工場内の搬送を自動化したい」で紹介した会社とは重なりません。掲載は各社の公開情報にもとづきます。各社のサイトの画像は使わず、公開されている情報をもとに図にしました。
相談する前に整理すること
AGV・AMR の会社に相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です)。
- 運ぶ物:形・質量・台車やパレットの種類
- ルート:どこからどこへ(図面に書く)
- 回数:1時間・1日あたりと、ピークの時間帯
- 通路と床:幅・段差・すき間・傾きの写真と寸法
- 人と車両:人やフォークリフトと混ざる所
- つなぐ物:扉・エレベーター・コンベヤ・WMS・MES
- 稼働時間:何直・何時間動かすか
- 予算:補助金・リース・レンタルを使うか
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| パレットを自動倉庫や装置と受け渡ししたい | AGV・無人フォーク・自動倉庫 | 村田機械 |
| けん引の搬送やトラックへの荷役を自動にしたい | けん引 AGV・自動運転フォーク | 豊田自動織機 |
| AGV の人検出のセンサーを選びたい | セーフティレーザスキャナ | 北陽電機 |
| 倉庫のピッキングで歩く距離を減らしたい | ピッキング支援の AMR | Rapyuta Robotics |
| 床工事なしで小さく始めたい・屋外も走りたい | 追従・ライントレースの運搬ロボット | Doog |
| 今の台車のまま、低い台車の下に入って運びたい | 超低床リフト式 AGV | 明電舎 |
| カゴ車を運んで並べたい | カゴ車搬送の自律移動ロボット | オカムラ |
| 多くの台数を集中制御したい | AGV と集中制御システム | シャープ |
各社の公式サイトと発表をもとに編集部が整理したものです。紹介は下にあります。
| 会社 | AGV | AMR | フォーク | 安全 センサ | ピッキング 支援 | 追従 |
|---|---|---|---|---|---|---|
| 村田機械パレット搬送の AGV・無人フォーク(京都市伏見区) | ● | ● | ||||
| 豊田自動織機けん引 AGV・自動運転フォーク(愛知県刈谷市) | ● | ● | ||||
| 北陽電機セーフティレーザスキャナ(大阪市西区) | ● | |||||
| Rapyuta Roboticsピッキング支援の AMR(東京都江東区) | ● | ● | ||||
| Doog人について走る運搬ロボット(茨城県つくば市) | ● | |||||
| 明電舎超低床リフト式 AGV(東京都品川区) | ● | |||||
| オカムラカゴ車を運ぶ自律移動ロボット(横浜市西区) | ● | |||||
| シャープAGV と集中制御(大阪市中央区) | ● | ● |
●は、各社の公式サイトで扱いを確認できたものです(空欄は、扱っていないという意味ではありません)。AGV・AMR の区別は各社の呼び方によります。社名を押すと、その会社の紹介へ移ります。
村田機械株式会社|パレットを運ぶ AGV と SLAM の無人フォークリフト
村田機械とは
京都市伏見区に本社を置く会社です(1935年7月創業)(同社の会社概要)。物流システムの事業で、自動倉庫や搬送の機器を扱っています。
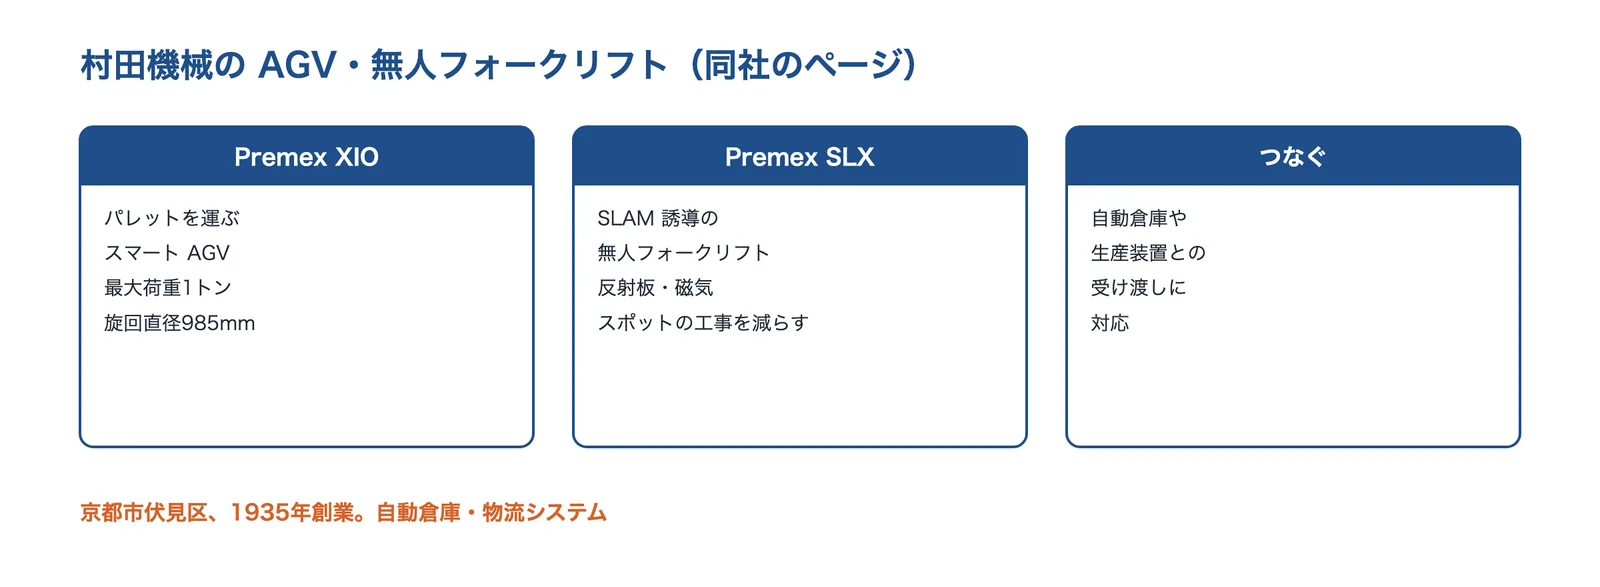
出典:村田機械の公式サイトをもとに AI(Claude)で作成
村田機械の得意技術
| 技術 | 内容 |
|---|---|
| スマートAGV Premex XIO | 最大荷重1トンのパレット搬送。旋回直径985mm(同社のページ) |
| 無人フォークリフト Premex SLX | SLAM 誘導で、レーザー反射板や磁気スポットの付帯工事を減らせる。平行移動と90度の方向回転ができるマルチドライブ方式。油圧を使わない電動シリンダーで、医薬品・食品などのクリーンな環境に対応(同社のページ) |
村田機械が解決できる課題
- 既設の倉庫への導入や、レイアウトの変更に合わせたい
- 生産装置や自動倉庫とパレットを受け渡ししたい
- 狭い所や、クリーンな環境でパレットを運びたい
出典:会社概要|村田機械、スマートAGV Premex XIO|村田機械 物流システム、無人フォークリフト Premex SLX|村田機械 物流システム
株式会社豊田自動織機(トヨタL&F)|シンプルなけん引 AGV と、トラック荷役の自動運転フォークリフト
豊田自動織機とは
愛知県刈谷市に本社を置く会社です(1926年11月設立)(同社の会社概要)。トヨタL&F のブランドでフォークリフトや物流機器を扱っています。
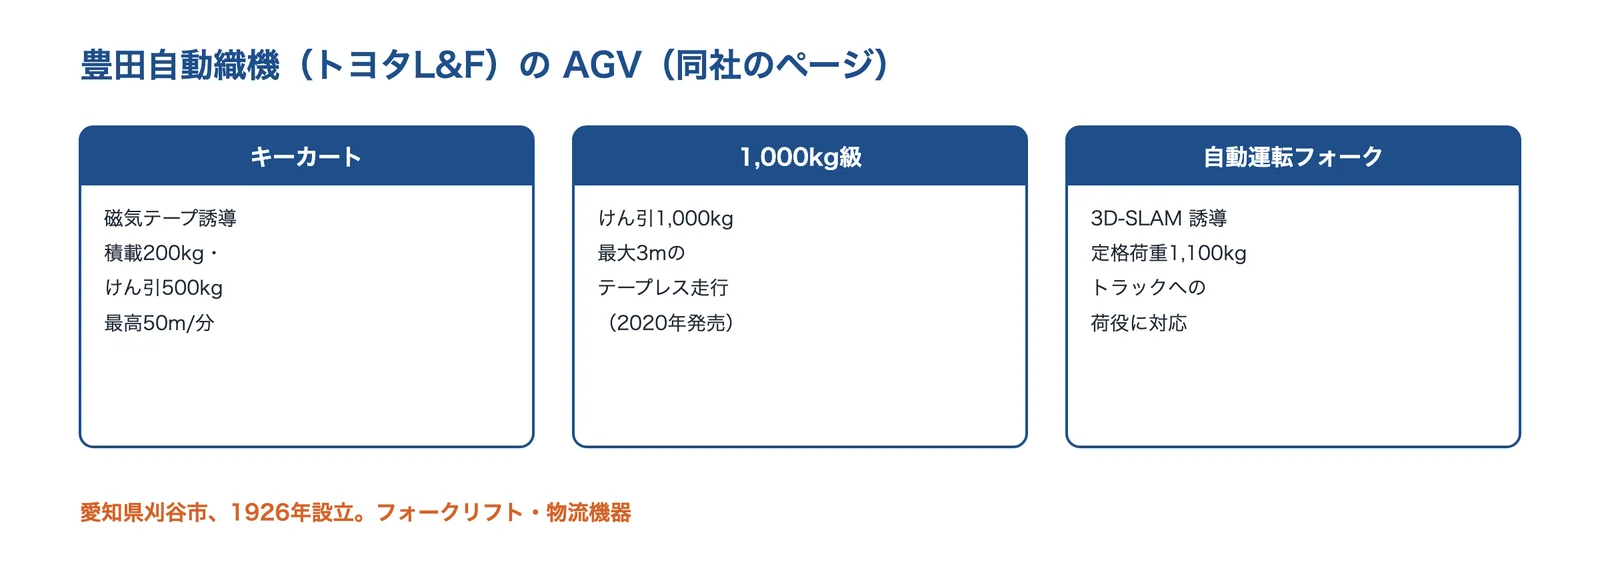
出典:豊田自動織機・トヨタL&F の公式サイトをもとに AI(Claude)で作成
豊田自動織機の得意技術
| 技術 | 内容 |
|---|---|
| キーカート | 磁気テープ誘導。500kg級は積載200kg・1点けん引500kg(2020年の発表)。最高走行速度は50m/分(同社の仕様表)。障害物センサーを標準で積み、検知すると自動で止まる。1回の充電で約8時間が目安、自動充電のオプションで24時間の連続走行(同社のページ) |
| 1,000kg級キーカート | 1点けん引1,000kg。プログラムステアリングで最大3m のテープレス走行(2020年の発表) |
| トラック荷役の自動運転フォークリフト | 3D-SLAM 誘導のリーチタイプ、定格荷重1,100kg。トラックの停車位置やパレットの向きが一定でなくても荷役を自動化できる(2025年の発表) |
豊田自動織機が解決できる課題
- 単純な搬送や、有人のけん引車での運搬に人手がかかっている
- フォークリフトでのパレットの横持ちを自動にしたい
- トラックへの積み込みを自動にしたい
公開されている実績・用途
- キーカートのページに、シモハナ物流・ダイキン工業・三菱ふそうトラック・バスの事例を掲載(同社のページ)
出典:会社概要|豊田自動織機、キーカート|トヨタL&F、シンプルAGV「キーカート」の搬送重量アップモデル「1,000kg級キーカート」を発売(2020年9月)|豊田自動織機、トヨタL&F、トラックへの荷役作業に対応した自動運転フォークリフトを発売(2025年9月)|豊田自動織機
北陽電機株式会社|AGV の仮想バンパになるセーフティレーザスキャナ
北陽電機とは
大阪市西区に本社を置く会社です(1946年4月設立)(同社の会社情報)。光データ伝送装置やセンサーを作っています。
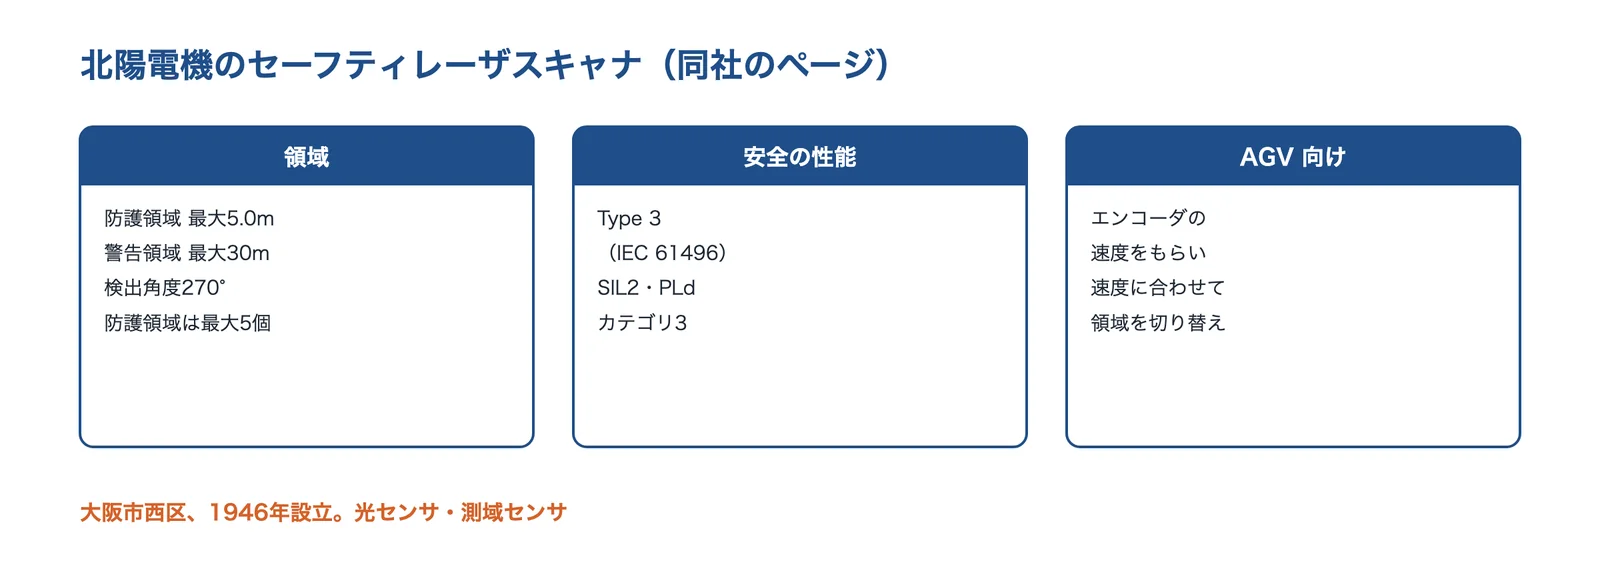
出典:北陽電機の公式サイトをもとに AI(Claude)で作成
北陽電機の得意技術
| 技術 | 内容 |
|---|---|
| UAM-05LECA-T301 | 防護領域 最大5.0m、警告領域 最大30m(非安全)、検出角度270°。防護領域は最大5個、エリアパターンは最大176(同社のページ) |
| 安全の性能 | Type 3(IEC 61496-1/-3)、SIL2、ISO 13849-1 カテゴリ3・PLd(同社のページ) |
| AGV 向けの機能 | AGV のエンコーダをつないで速度を共有し、速度に応じて領域を切り替えられる。ナビゲーション用のデータも EtherCAT で送れる(同社のページ) |
北陽電機が解決できる課題
- AGV・AMR の人検出に、安全規格に合ったセンサーを使いたい
- 速度に合わせて止める範囲を変え、むだに止まらないようにしたい
- 安全用のセンサーのデータを、ナビゲーション用のコントローラとつなぎたい
出典:会社概要|北陽電機、セーフティレーザスキャナ UAM-05LECA-T301|北陽電機
Rapyuta Robotics株式会社|倉庫のピッキングを支援する AMR
ラピュタロボティクスとは
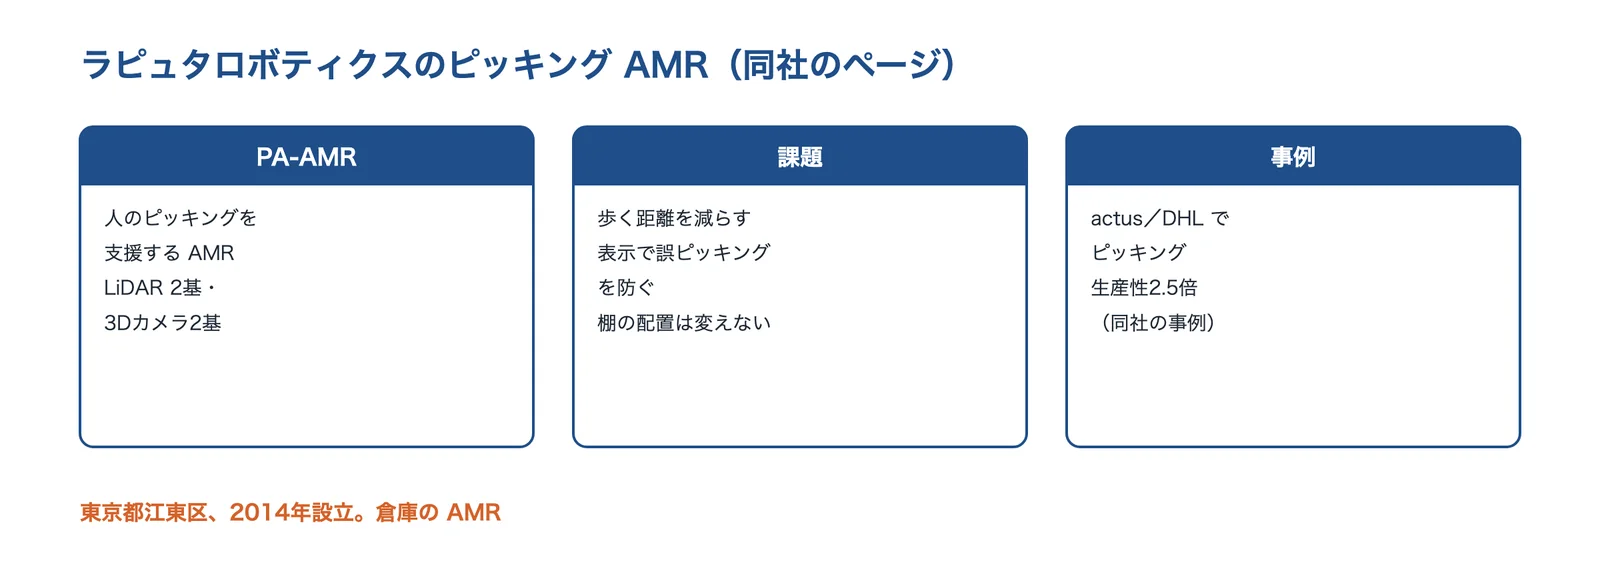
東京都江東区に本社を置く会社です(2014年7月設立)(同社の会社概要)。物流倉庫向けのロボットを作っています。
出典:Rapyuta Robotics の公式サイトをもとに AI(Claude)で作成
ラピュタロボティクスの得意技術
| 技術 | 内容 |
|---|---|
| ラピュタPA-AMR | 人のピッキング作業を支援する AMR。前後に LiDAR 各1基、3D カメラ2基、緊急停止スイッチを搭載。標準・大容量・重量検品のモデル(同社のページ) |
| 使い方 | ピッキング担当者の歩く距離を減らし、Put to Light の表示で誤ピッキングを防ぐ。カートを載せて手ぶらで作業できる。補充・返品の格納にも使える(同社のページ) |
ラピュタロボティクスが解決できる課題
- ピッキング担当者の歩く距離を減らしたい
- 棚の配置を変えずに、ピッキングを効率化したい
- 誤ピッキングを減らしたい
公開されている実績・用途
- actus/DHL の事例で「ピッキング生産性を2.5倍」(同社の事例)
- アスクルの物流拠点に34台(事例:ピッキング支援の AMR 34台で、生産性約1.8倍(アスクル、2022年))
出典:会社概要|Rapyuta Robotics、ラピュタPA-AMR|Rapyuta Robotics、導入事例 actus/DHL|Rapyuta Robotics、アスクル物流拠点にスタートアップのAMR導入、ピッキングの生産性が1.8倍に(2022年7月)|MONOist
株式会社Doog|人について走る・道を覚える協働運搬ロボット
Doogとは
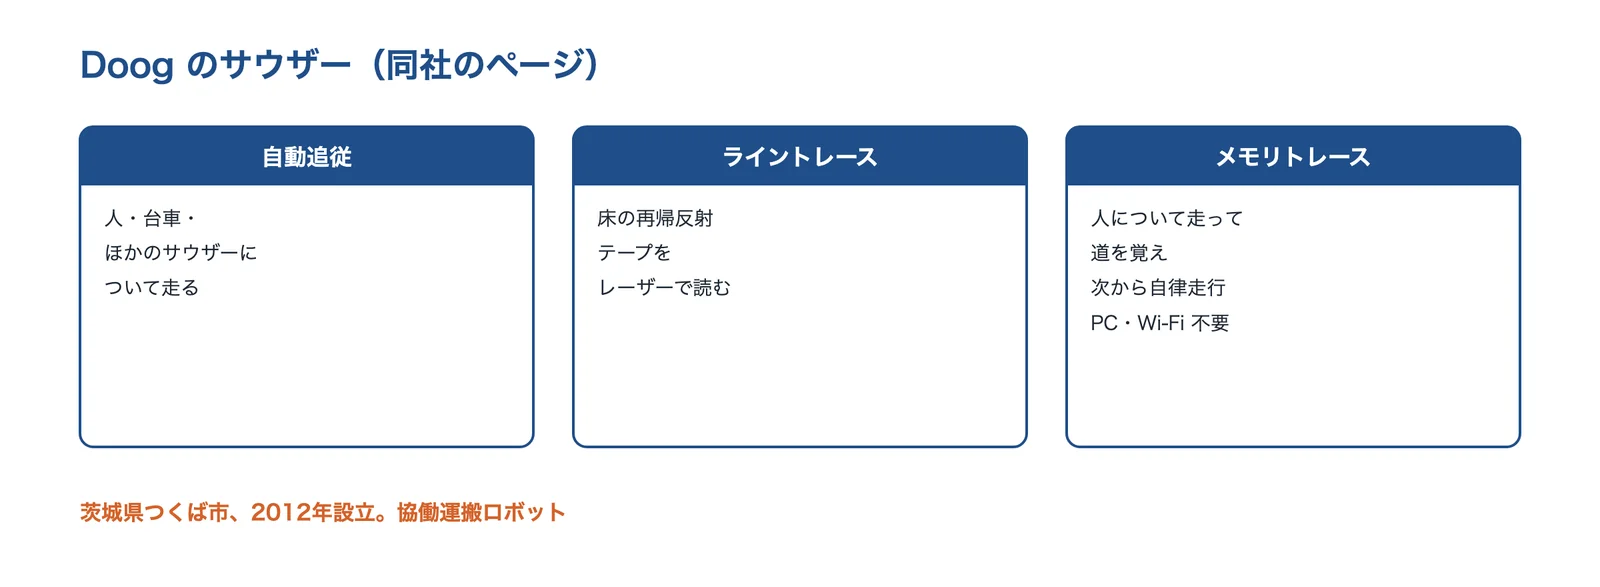
茨城県つくば市に本社を置く会社です(2012年11月設立)(同社の会社概要)。協働運搬ロボット「サウザー」を作っています。
出典:Doog の公式サイトをもとに AI(Claude)で作成
Doogの得意技術
| 技術 | 内容 |
|---|---|
| 自動追従 | 人・台車・ほかのサウザーについて走る(同社のページ) |
| ライントレース | 床の再帰反射テープをレーザーセンサーで読んで走る。障害物で止まって警告音を出す(同社のページ) |
| メモリトレース | 人について走って周りを覚え、次から自律走行。PC・Wi-Fi は不要(同社のページ) |
スタンダードは、幅80cm の直進路・幅100cm の直角路を通れるとしています。透明な物・ガラス・鏡は検出できないと注意しています(同社のページ)。
Doogが解決できる課題
- 搬送に専任の作業者が要っている
- 工程を大きく変えずに、今の設備のまま生産性を上げたい
- 屋外を含む建屋間・狭い通路・スロープ、レイアウトの変更が多い・賃貸で床に設備を敷けない
出典:会社概要|Doog、Robotic Cart(サウザー)|Doog
株式会社明電舎|今の台車の下に入る超低床リフト式 AGV
明電舎とは
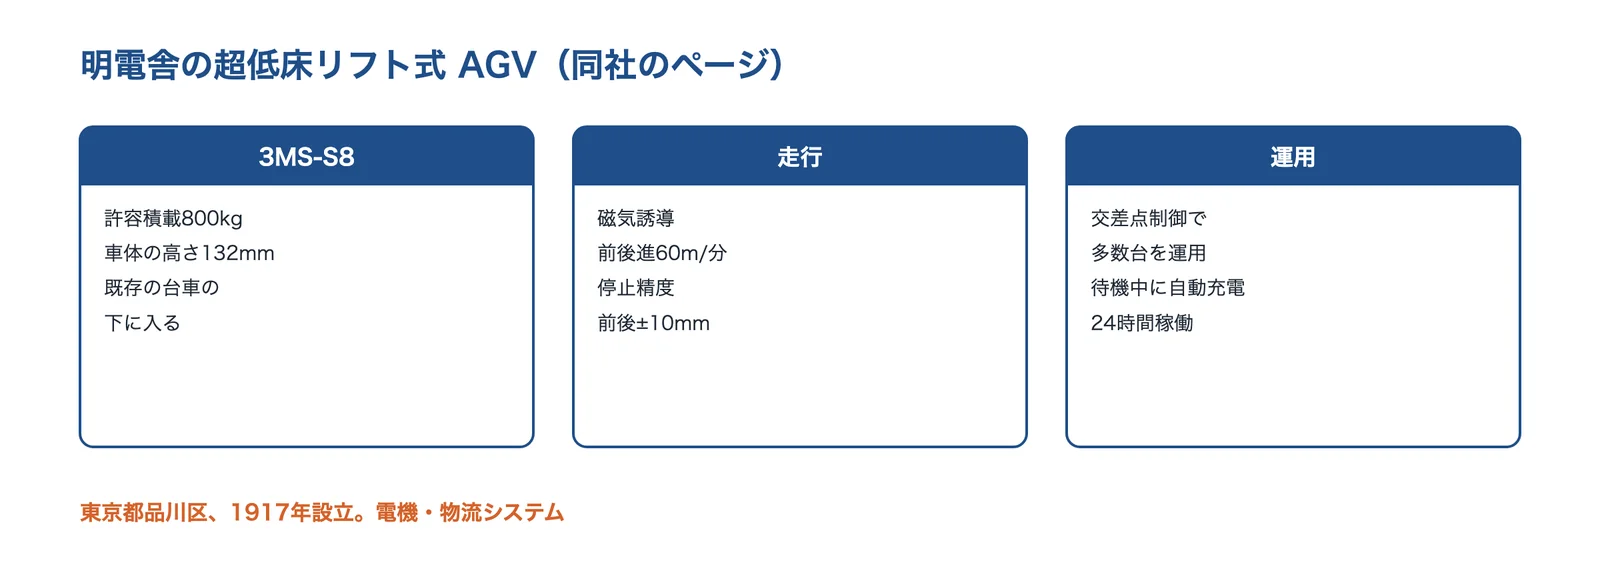
東京都品川区に本社を置く会社です(1917年6月設立)(同社の会社概要)。電機・社会インフラの機器のほか、物流向けの無人搬送車システムを扱っています。
出典:明電舎の公式サイトをもとに AI(Claude)で作成
明電舎の得意技術
| 技術 | 内容 |
|---|---|
| 超低床リフト式AGV 3MS-S8 | 磁気誘導、許容積載質量800kg、車体の高さ132mm、リフターのストローク63mm(同社のページ) |
| 走行と停止 | 最高速度は前後進60m/分、停止精度は前後±10mm(停止前の速度8m/分)。最小旋回半径700mm(同社のページ) |
| 安全と充電 | 非常停止ボタン・前後のバンパ・障害物センサー・コースアウト検出など。リチウムイオン電池で自動充電(同社のページ) |
同社は明電時報(2022年)で、ガイドレスの自律誘導の停止位置精度を、ランドマークの併用で±50mm から±10mm にしたとしています。
明電舎が解決できる課題
- ワークの底を改造せず、今の台車のまま運びたい
- 小さなキャスターの台車や低床のカゴ台車を運びたい
- 交差点の制御で多くの台数を安定して動かし、24時間稼働させたい
出典:会社概要|明電舎、超低床リフト式AGV 3MS-S8|明電舎、明電時報 No.374(2022年)物流向けAGVの技術|明電舎
株式会社オカムラ|カゴ車をつかんで運び、並べる自律移動ロボット
オカムラとは
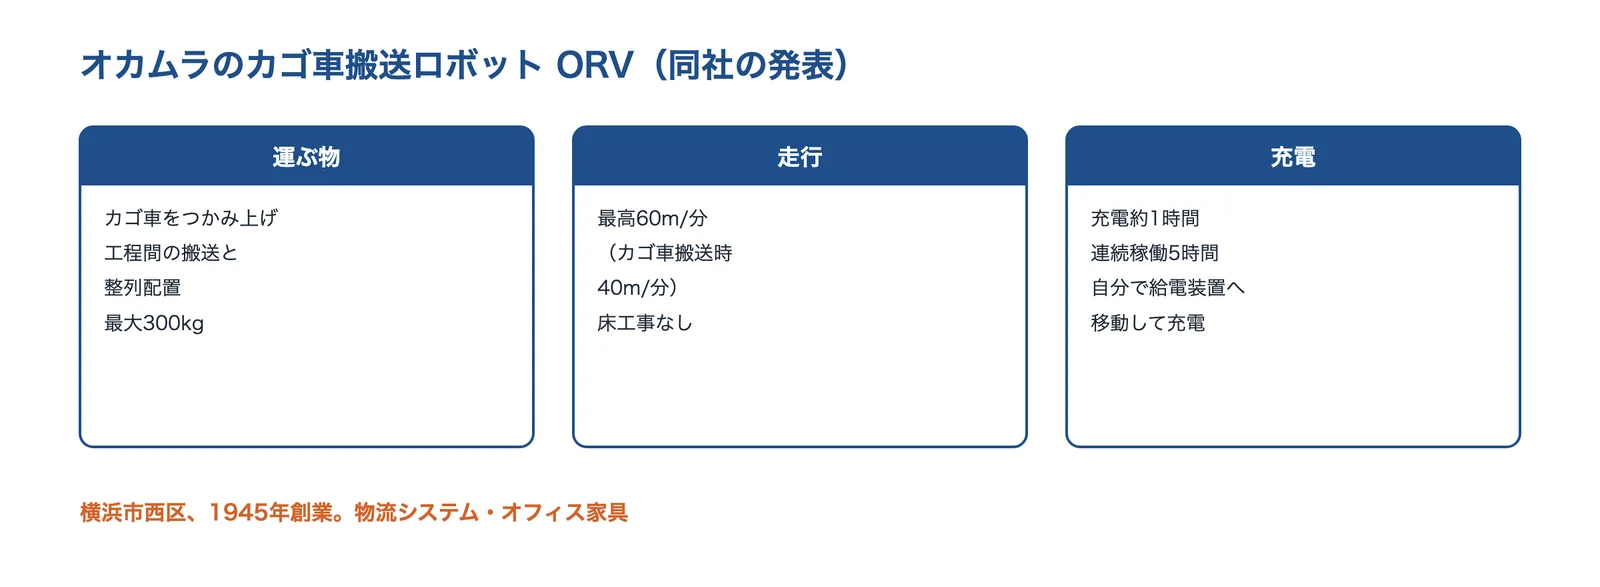
横浜市西区に本社を置く会社です(1945年10月創業)(同社の会社概要)。オフィス家具のほか、物流システムを扱っています。
出典:オカムラの発表をもとに AI(Claude)で作成
オカムラの得意技術
| 技術 | 内容 |
|---|---|
| ORV | 物流施設で、カゴ車の工程間の搬送や整列配置を自動化する自律移動ロボット。最大可搬質量300kg(同社の発表) |
| 走行 | 最高速度60m/分(単体)、40m/分(カゴ車搬送時)。最小通路幅900mm(単体)。障害物を検知して回避し、狭い通路では一時停止の設定もできる(同社の発表) |
| 充電と監視 | 充電時間約1時間・連続稼働5時間。必要になると自分で給電装置へ移動して充電。稼働データをクラウドに上げる遠隔監視(同社の発表) |
オカムラが解決できる課題
- カゴ車の工程間の搬送と、並べる作業を自動にしたい
- 床に軌道のテープを貼らずに入れたい
- 稼働の状況を離れた所から見たい
出典:会社概要|オカムラ、物流施設でカゴ車の工程間搬送や整列配置の自動化を実現する自律移動ロボット「ORV」を発売(2022年)|オカムラ
シャープ株式会社|多くの種類の AGV と、最大500台の集中制御
シャープとは
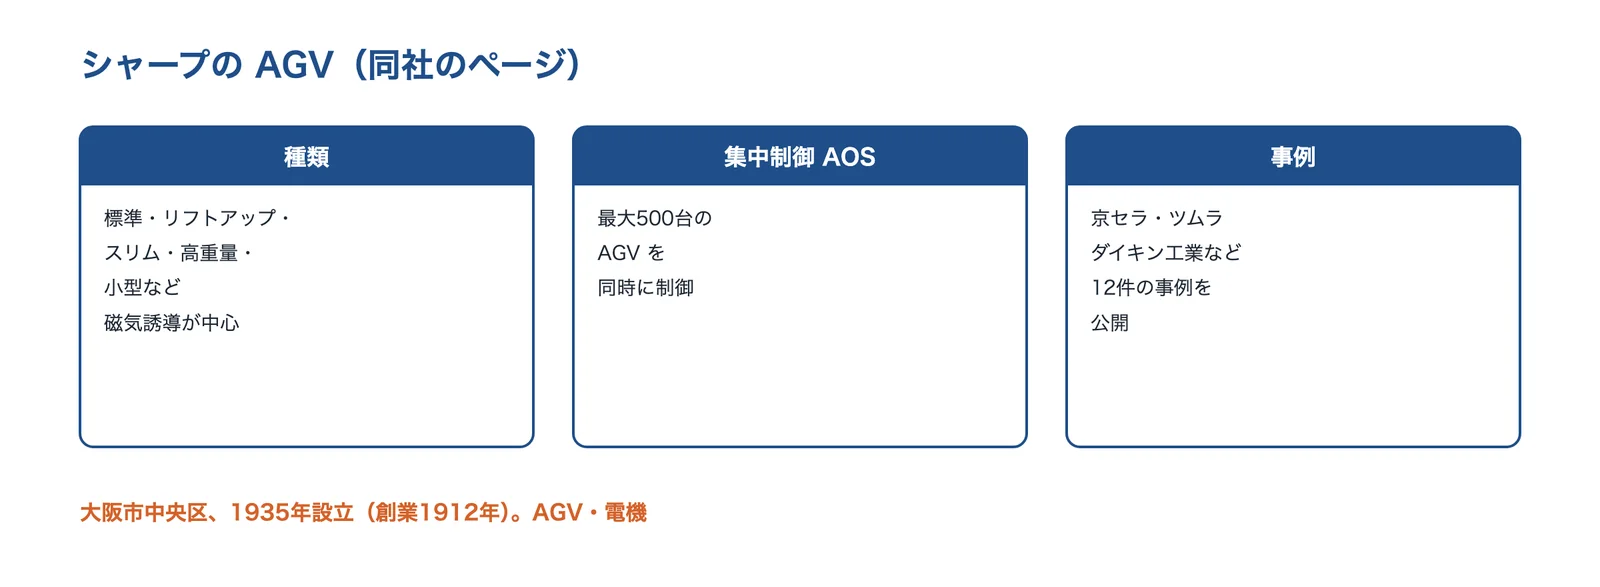
大阪市中央区に本社を置く会社です(1935年5月設立、創業1912年9月)(同社の会社概要)。法人向けに AGV を扱っています。
出典:シャープの公式サイトをもとに AI(Claude)で作成
シャープの得意技術
| 技術 | 内容 |
|---|---|
| AGV の種類 | 標準・リフトアップ・スリム・高重量・小型・スタッカーなど。XF シリーズは磁気誘導で、TYPE A は積載200kg・最高60m/分、TYPE G は1,000kg・100m/分(同社のページ) |
| 集中制御システム AOS | 最大500台の AGV を同時に制御(同社のページ) |
| 自律移動との併用 | TYPE GL は 2D-LiDAR-SLAM の自律移動方式と磁気誘導の併用(同社のページ) |
シャープが解決できる課題
- 重い容器や台車の運搬を、人の代わりにしたい
- 建屋の間の長い距離の運搬の負担を減らしたい
- 多くの台数をまとめて制御したい
公開されている実績・用途
- 京セラ長野岡谷工場:磁気テープ誘導のスリムタイプ3台と AOS で、物流棟と生産棟の往復約300m の運搬の負担を軽減(同社の事例)
- ツムラ茨城工場(事例:175kg の容器の交換・運搬を AGV で、1ラインあたり2名相当の省人化(ツムラ茨城工場))
出典:会社概要|シャープ、AGV(無人搬送車)|シャープ、参考仕様|XFシリーズ|自動搬送装置(AGV)|シャープ、標準タイプ|自動搬送装置(AGV)|シャープ、導入事例 京セラ株式会社 長野岡谷工場さま|シャープ、導入事例 株式会社ツムラさま|シャープ
よくある質問
言葉としくみ
- AGV と AMR の違いは?
- AGV は床の磁気テープなどの誘導体に沿って決めた道を走り、AMR は LiDAR などで地図と自分の位置をつかんで、障害物をよけながら道を選びます。JIS の走行方式の分け方では、おおむね経路誘導式と自律移動式にあたります(編集部の整理)(AGV と AMR の違い)。
- AGV は日本語で何と言いますか?
- 無人搬送車です。JIS D 6801 は、一定の領域で自動で走り、人以外の物品を運ぶ車両で、道路では使わないものと定めています(無人搬送車の定義)。
- 誘導方式はどれを選べばよいですか?
- 道が決まっていて変わらないなら磁気テープ、レイアウトがよく変わる・人と同じ通路を走るなら SLAM の自律移動が向くことが多いです。国内メーカーの納入(輸出向けを含む)は今も磁気式が約7割です(誘導方式:磁気テープ・QR コード・SLAM)。
- SLAM とは何ですか?
- LiDAR やカメラで周りまでの距離を測って地図を作り、その地図の上で自分の位置を推定するしくみです(SLAM のしくみ)。
- 停止精度はどのくらいですか?
- 製品と条件によります。明電舎の超低床リフト式 AGV は前後±10mm(停止前の速度8m/分)としています(停止精度と位置合わせ)。
安全・運用・費用
- 安全の規格は?
- 日本は JIS D 6802(2022年改正、ISO 3691-4:2020 に整合)です。人検出は必須で、バンパか仮想バンパを備えます(安全:JIS D 6802・ISO 3691-4・セーフティスキャナ)。
- 人と同じ通路を走らせてもよいですか?
- 規格の要求(人検出・区域の表示など)を満たし、リスクアセスメントで確かめたうえで運用します。フォークリフトとの混在は、専用の通路を分けるのが望ましいとする専門家の意見があります(人・フォークリフトとの混在と、台車の連結)。
- 充電はどうしますか?
- 電池の交換、待機場所での自動充電、非接触の充電、荷の積み降ろしの合間の充電などがあります(電池と充電の方式)。
- 何台要りますか?
- 1台が1時間に運べる回数(1回の往復の時間)と、必要な回数から計算し、充電・点検の時間を見込みます。計算例は何台要るかの計算例にあります。
- 価格はどのくらいですか?
- 補助金の公式の説明は数百万円から一千万円程度としています。2026年10月時点の登録製品の本体の想定小売価格は91万〜700万円でした(価格の目安と補助金)。
- 補助金は使えますか?
- 中小企業省力化投資補助金(カタログ注文型)に「無人搬送車(AGV・AMR)」のカテゴリーがあります。補助率は1/2以下です(価格の目安と補助金)。
- ロボットアームとの組み合わせは?
- 移動する台車にアームを載せる使い方もあります。アームそのものは技術ページ「産業用ロボット」「協働ロボット」を見てください。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの解決 | 課題ページ |
|---|---|---|
| 工場内の搬送を自動化したい | 搬送の洗い出しと台数(何台要るかの計算例) | 今の搬送を数える |
| 工場内の搬送を自動化したい | 通路・床・扉・エレベーター(充電と、上位システム・設備との連携・よくあるトラブルと事例) | 扉・エレベーター |
| 工場内の搬送を自動化したい | 安全の決まり(安全:JIS D 6802・ISO 3691-4・セーフティスキャナ) | 安全の決まり |
| 配線をなくしたい | 非接触の充電(電池と充電の方式) | 電磁誘導方式の非接触給電 |
| 段ボールや袋の荷積み(パレタイズ)を自動化したい | 積んだパレットを運ぶ(種類:積載形・けん引形・フォークリフト形) | ロボットパレタイザー |
| 生産ラインをデジタルツインで事前に検証したい | 搬送の台数と流れを仮想で確かめる(何台要るかの計算例) | 生産シミュレーション |
右の列は、関係する課題ページ(対策の節)へのリンクです。
関連する技術・基礎知識
- 産業用ロボット
- 協働ロボット
- ワイヤレス給電
- デジタルツイン
- PID制御・モーション制御
- IoT
- 画像認識AI
- 工場内の搬送を自動化したい
- 配線をなくしたい
- 段ボールや袋の荷積み(パレタイズ)を自動化したい
- 生産ラインをデジタルツインで事前に検証したい
- 移動・搬送ロボット(技術カテゴリー)
出典・確認日
- 専門家検討会での「無人搬送車」の現状と安全規格等に関するご説明(日本産業車両協会、2026年2月)|厚生労働省 機械の無人運転における安全確保等に関する専門家検討会
- 自律走行台車(AMR)の安全化と実証試験プロトコル(中央労働災害防止協会、令和2年度厚生労働省委託)|厚生労働省
- 2024年 無人搬送車システム納入実績|日本産業車両協会
- 2023年 無人搬送車システム納入実績|日本産業車両協会
- 既存設備の変更なしにAGVが自律運転、障害物検知で人との協働空間にも(2019年11月)|MONOist
- AGVか、それともAMRか……無人搬送機導入時の注意点:中堅中小製造業の自動化 虎の巻(7)(2026年3月)|MONOist
- AGV自律走行の誤差1cm以内を実現、高精度な自己位置推定技術が支える(2020年7月)|MONOist
- Cadena, C. et al.: Past, Present, and Future of Simultaneous Localization and Mapping, IEEE Trans. Robotics 32(6)(2016)|arXiv
- Li, L. and Schulze, L.: Comparison and Evaluation of SLAM Algorithms for AGV Navigation(2018)|TH OWL
- 参考仕様|XFシリーズ|自動搬送装置(AGV)|シャープ
- 高重量タイプ|自動搬送装置(AGV)|シャープ
- 超低床リフト式AGV 3MS-S8|明電舎
- 物流施設でカゴ車の工程間搬送や整列配置の自動化を実現する自律移動ロボット「ORV」を発売(2022年)|オカムラ
- キーカート|トヨタL&F
- 明電時報 No.374(2022年)物流向けAGVの技術|明電舎
- Safety Laser Scanners|KEYENCE(英語)
- セーフティレーザスキャナ UAM-05LECA-T301|北陽電機
- Robotic Cart(サウザー)|Doog
- 無人運転機械の安全基準整理へ、厚労省が検討会|LOGISTICS TODAY
- 機械の無人運転における安全確保等に関する専門家検討会 中間とりまとめ(令和8年6月29日)|厚生労働省
- 工場の無人搬送車を作業中に「ちょこちょこ」充電、100Aの非接触急速充電で(ダイフク、2022年1月)|日経クロステック Active
- AGV(無人搬送車)|シャープ
- VDA 5050 V2.1.0 Interface for the communication between automated guided vehicles (AGV) and a master control(2025年1月)|VDA
- Autonomous Mobile Robot Standards Published by MassRobotics(2021年5月)|MassRobotics
- AMR Interoperability Standard(MassRobotics)|GitHub
- 令和6年度成果報告書 ロボットフレンドリーな環境構築支援事業(施設管理分野)(Octa Robotics、2025年3月)|日本ロボット工業会
- 安藤ほか:複数台移動ロボットの搬送経路計画問題に対する自律分散型最適化法、計測自動制御学会論文集 39(8)(2003)|J-STAGE
- 中小企業省力化投資補助金(カタログ注文型)製品カテゴリ一覧(無人搬送車(AGV・AMR))|中小企業基盤整備機構
- 中小企業省力化投資補助金(カタログ注文型)登録製品一覧|中小企業基盤整備機構
- 中小企業省力化投資補助金(カタログ注文型)|中小企業基盤整備機構
- 同(2ページ目)|MONOist
- 同(3ページ目)|MONOist
- シーオス、AMR導入の失敗要因を解説(2026年8月)|LOGISTICS TODAY
- エレベーターでAMRが移動、自動化で1日当たり47kmの搬送を削減したOKI鶴岡工場(2022年9月)|MONOist
- AGV活用で工作機械の組み立てを効率化、中村留は月480時間をいかに削減したのか(2024年8月、1ページ目)|MONOist
- AGV活用で工作機械の組み立てを効率化、中村留は月480時間をいかに削減したのか(2024年8月)|MONOist
- 導入事例 株式会社ツムラさま|シャープ
- AMR導入でピッキング生産性が実質4倍に、北海道の食品流通の持続性確保に向け(2026年1月)|MONOist
- アスクル物流拠点にスタートアップのAMR導入、ピッキングの生産性が1.8倍に(2022年7月)|MONOist
- ファインプラス、AMR導入で生産性2.3倍に|LOGISTICS TODAY
- 中小企業省力化投資補助事業(カタログ注文型)活用事例集(令和7年12月版)|中小企業庁
- 会社概要|村田機械
- スマートAGV Premex XIO|村田機械 物流システム
- 無人フォークリフト Premex SLX|村田機械 物流システム
- 会社概要|豊田自動織機
- シンプルAGV「キーカート」の搬送重量アップモデル「1,000kg級キーカート」を発売(2020年9月)|豊田自動織機
- トヨタL&F、トラックへの荷役作業に対応した自動運転フォークリフトを発売(2025年9月)|豊田自動織機
- 会社概要|北陽電機
- 会社概要|Rapyuta Robotics
- ラピュタPA-AMR|Rapyuta Robotics
- 導入事例 actus/DHL|Rapyuta Robotics
- 会社概要|Doog
- 会社概要|明電舎
- 会社概要|オカムラ
- 会社概要|シャープ
- 標準タイプ|自動搬送装置(AGV)|シャープ
- 導入事例 京セラ株式会社 長野岡谷工場さま|シャープ
※製品名・会社名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社の文章・図は転載していません。台数と費用の計算例は、説明のための仮の値で編集部が計算したもので、実際の価格ではありません。各社の効果の数値は、その会社・機関・媒体の発表によるものです。規格の要求事項は日本産業車両協会の資料の引用によるもので、規格の本文で確かめてください。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日 本ページの内容は一般的な情報です。各社の製品の仕様・価格や補助金の制度は変わることがあるので、導入の前に各社・公式の窓口で確かめてください。








