ロボット溶接は、産業用ロボットの腕の先に溶接トーチやスポットガンを付けて、溶接を自動で行うことです。溶接ロボットは、ロボットの本体だけでなく、溶接電源・ワイヤ送給装置・治具・ポジショナーまでをひとそろいのシステムとして動かします。選ぶときは、何を溶接するか(アークかスポットか)、部品のずれをどう直すか(センサー)、動きをどう教えるか(ティーチング)を先に決めます。
この記事では、溶接ロボットのしくみと種類、アーク溶接の方式と低スパッタの制御、位置ずれを直すセンサー、ティーチングの方法、よくある失敗と対策、安全のルール(柵・協働ロボット・特別教育・溶接ヒューム)、導入の進め方と補助金、事例、メーカー・システムの企業までをまとめます。
知りたいことから読む
- 溶接ロボットが何でできているか知りたい → システムの構成
- アーク溶接とスポット溶接のロボットの違いを知りたい → アーク・スポット・レーザー
- 部品の位置ずれ・ひずみが心配 → センサーの種類
- ティーチングの手間を減らしたい → 動きを教える3つの方法
- 狙いがずれる・溶け落ちる → よくある失敗と対策
- 協働ロボットで溶接したい(柵なしにできるか) → 協働ロボットで溶接するとき
- 費用と補助金を知りたい → 費用の考え方と補助金
溶接ロボットとは:しくみと種類
システムの構成
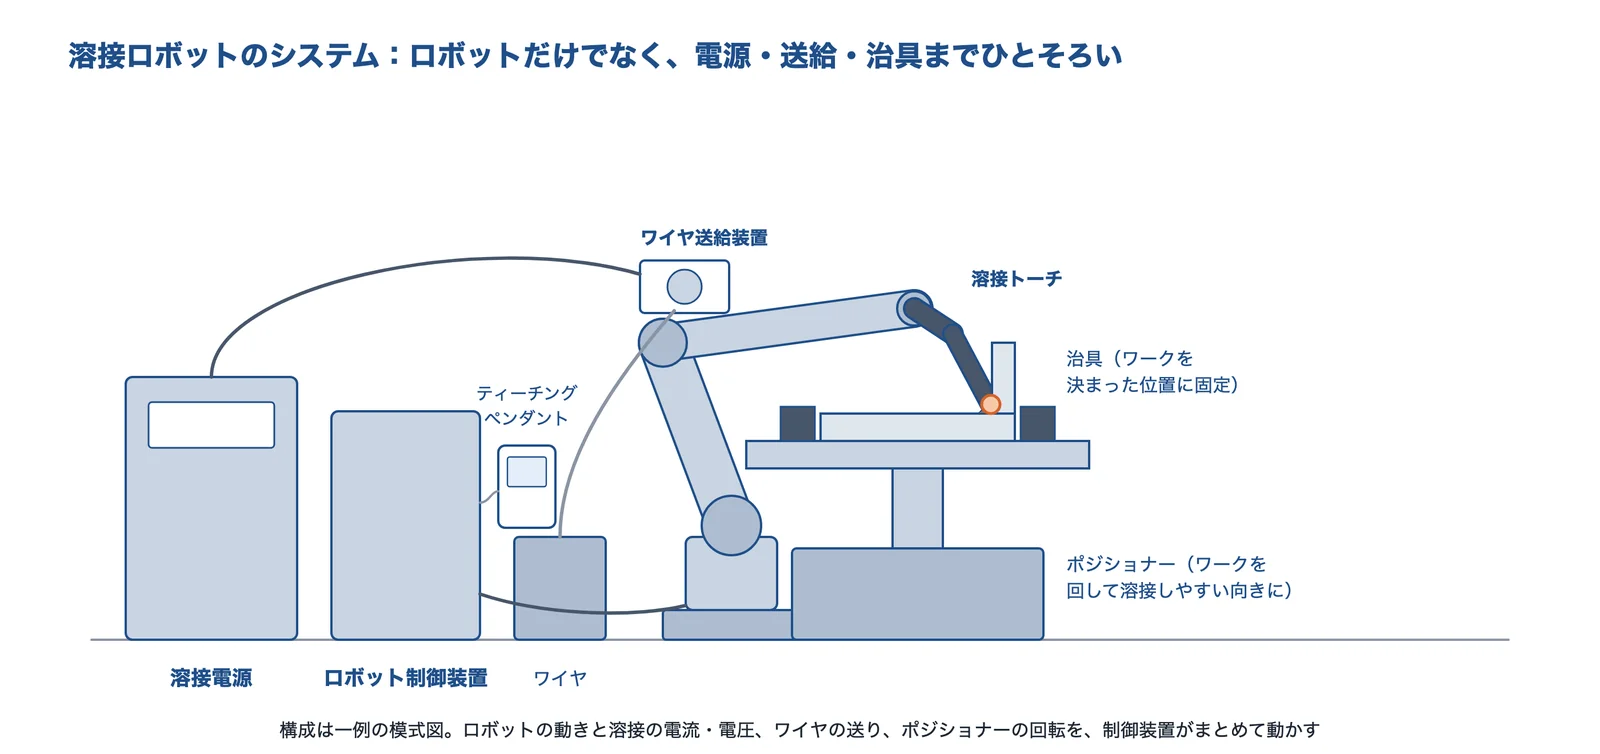
出典:安川電機・パナソニック コネクト・ダイヘンの公開ページをもとに AI(Claude)で作成
溶接ロボットは、多関節のロボットの腕の先に溶接の道具を付けたものです。アーク溶接では、ロボット・制御装置に加えて、溶接電源、ワイヤ送給装置、溶接トーチが要ります。たとえば、ダイヘンの協働ロボット向けの溶接パッケージ Welbee Co-R は、溶接機・ワイヤ送給装置・溶接トーチ・トーチマウント・協働ロボットとの接続キットなどで構成され、スパッタ・ヒューム対策のロボット用のカバーやケーブルハンガー、架台は別に要るとしています。
ワークを溶接しやすい向きに回すポジショナーと、ワークを決まった位置に固定する治具も、システムの大事な部分です。安川電機は、アーク溶接では溶接する所を水平に近く保つ必要があり、ポジショナーなどで周辺の設備が大きくなると説明しています。
出典:ダイヘン「Welbee Co-R」、安川電機「アーク溶接」(ロボットの用途)
アーク・スポット・レーザー
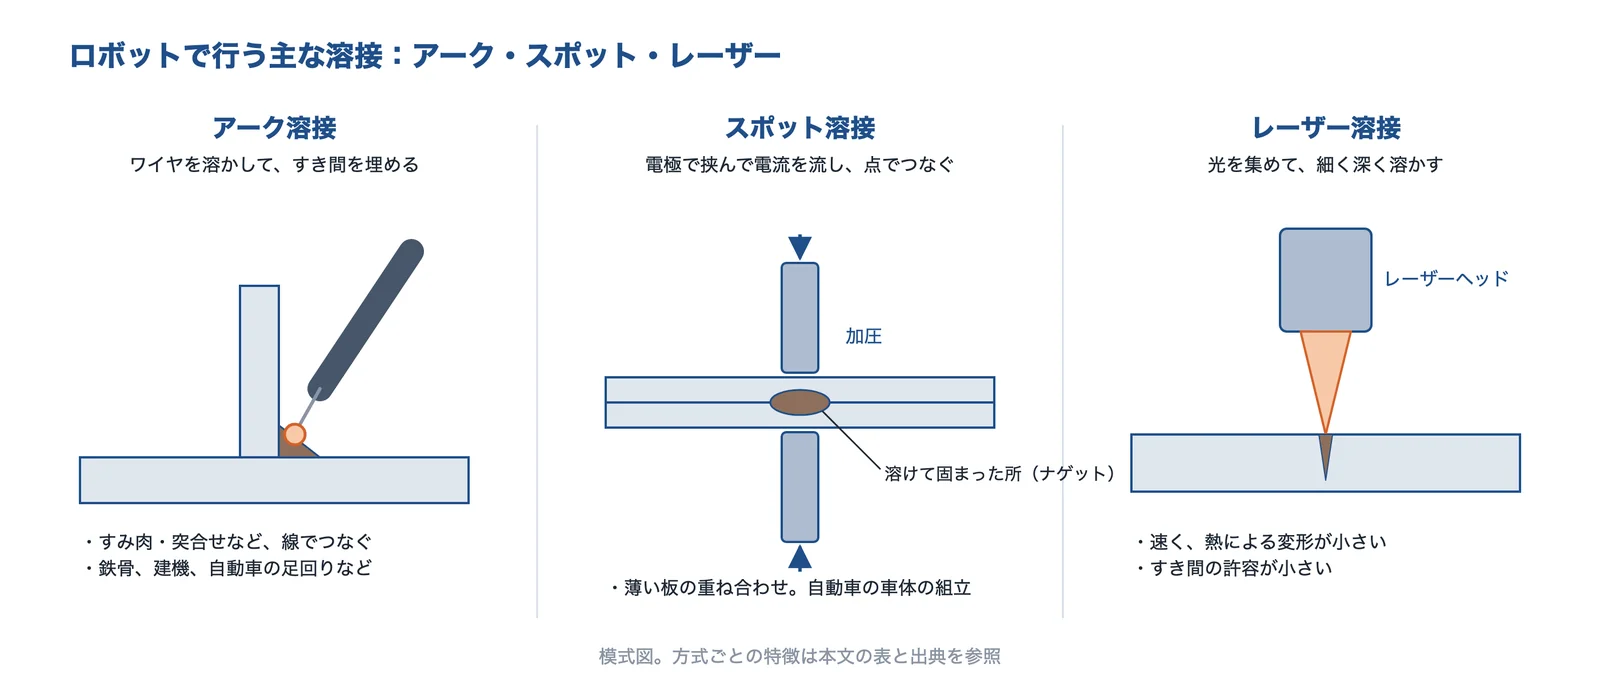
出典:安川電機「アーク溶接」「スポット溶接」の解説をもとに AI(Claude)で作成
| 種類 | しくみ | ロボットの特徴 | 主な用途 |
|---|---|---|---|
| アーク溶接ロボット | 腕の先のトーチでアークを出し、線状に溶接する | 可搬質量は約 15 kg と小さめ。溶接する所を水平に近く保つため、ポジショナーなどの周辺設備が大きくなる(安川電機) | 自動車での利用が最も多い(安川電機)。建機・鉄骨・橋梁などの厚板では大きなシステムになる(神戸製鋼所) |
| スポット溶接ロボット | 板を電極(スポットガン)で挟み、大電流を流して点で溶接する | ガンが大きく重いため、可搬質量 100〜200 kg 程度のロボットを使う。ガンの加圧はロボットの制御装置で制御し、打点ごとの加圧データを取れる(安川電機) | 自動車のボディやドアの溶接(安川電機) |
| レーザー溶接ロボット | レーザー光を集めて溶かす | 速く、熱による変形が小さい(一般的な特徴)。メーカー各社がパッケージを出している | 薄板、パイプなど。ファナックは協働ロボット CRX と手持ちのレーザー溶接機を組み合わせたパイプの溶接システムを発表している |
表は、この記事の出典をもとに編集部が整理したものです。アルミやハイテン鋼のスポット溶接では、高い加圧が求められます(安川電機)。
出典:安川電機「アーク溶接」(ロボットの用途)、安川電機「スポット溶接」(ロボットの用途)、神戸製鋼所「溶接ロボットシステム」、ファナック ニュースリリース(2026年9月11日)CRXパイプレーザ溶接システム
どれくらい使われているか
日本ロボット工業会によると、2024年のロボットの出荷台数(会員と会員以外の合計。サービスロボットを除く)は、国内と輸出を合わせて 181,412 台でした。用途別では、溶接用の輸出が 25,563 台(前年比 31.6% 減)でした。
出典:日本ロボット工業会「2024年 ロボット産業の受注・生産・出荷実績」(2025年6月2日)
アーク溶接ロボットの溶接方法
MAG・MIG・TIG の違い
| 方法 | シールドガス・電極 | 特徴(パナソニック コネクトの解説) |
|---|---|---|
| MAG 溶接 | 活性ガス(CO2、Ar+CO2 の混合ガス) | 混合ガスはスパッタが少ない。CO2 だけのガスはスパッタが増えるが溶け込みが深い |
| MIG 溶接 | 不活性ガス(主に Ar・He) | 非鉄金属を溶接できる |
| TIG 溶接 | タングステン電極と不活性ガス | スパッタが出ない。溶け込みは浅めで、速度を上げにくい |
溶接の方法の選び方そのものは、課題ページで詳しく扱っています。
スパッタを減らす制御
ロボットで溶接すると、飛び散った金属の粒(スパッタ)がノズルやワークに付き、取る手間がかかります。そこで、溶接電源が電流の波形を細かく制御して、スパッタを減らす方式が使われています。パナソニック コネクトは、CO2 溶接で短絡の始まりとワイヤ先端のくびれを検知して電流を急に下げる制御(MTS)、MAG 溶接で短絡が切れた直後に電流を重ねる制御(SP)を挙げています。安川電機の EAGL 工法は、ワイヤの送りをサーボモーターで前後に繰り返し、短絡したときにワイヤを引き戻して、極低スパッタをうたっています(メーカーの説明)。
出典:パナソニック コネクト「低スパッタ制御」、安川電機 テクニカルレポート 2024 No.3

出典:【安川電機】e-メカサイト(YouTube)
動画 【安川電機】多様なニーズに応えるスマートアーク溶接
出典:【安川電機】e-メカサイト(YouTube)
センサーで位置ずれ・ひずみを直す
センサーの種類
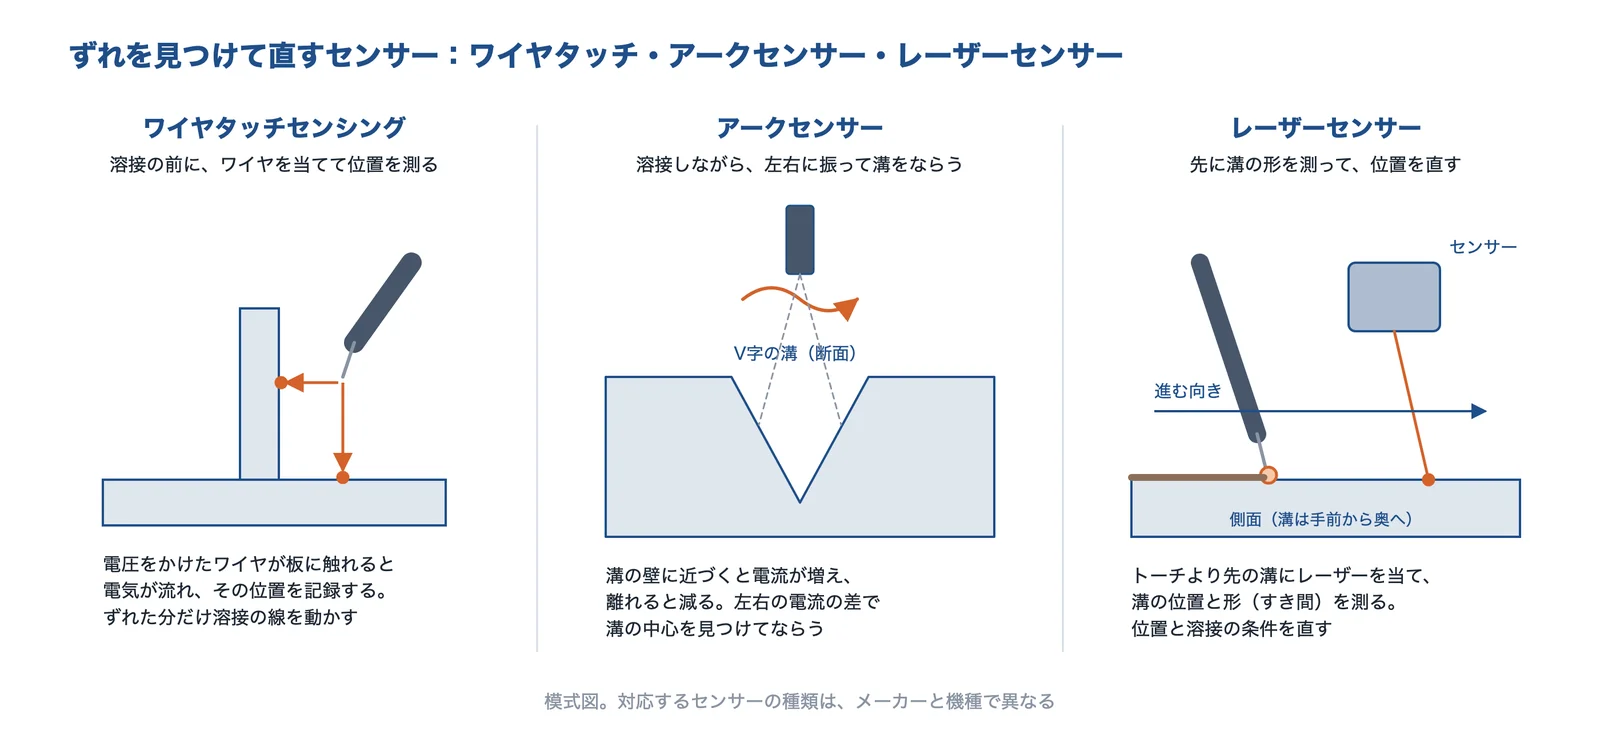
出典:パナソニック コネクト「タッチセンサー」「アークセンサー」・神戸製鋼所「建設機械部品向け溶接ロボットシステム」をもとに AI(Claude)で作成
ロボットは、教えた線の上を正確に動きます。ところが、実物の部品は寸法がばらつき、治具に置く位置もずれ、溶接の熱でひずみます。このずれを測って直すのがセンサーです。
| センサー | 何を測るか | 向いている場面・注意(出典の記載) |
|---|---|---|
| ワイヤタッチセンサー | 溶接の前に、電圧をかけたワイヤをワークに当て、触れた位置を記録する | ワーク精度や治具の位置ずれによる溶接位置のずれ、水平面内の回転のずれを補正する。V形・レ形の開先の検出には開先タッチセンサーのオプションが要る。ずれのほとんどない突合せ継手や、水平方向以外にねじれたワークには使えない(パナソニック コネクト) |
| アークセンサー | 溶接しながらトーチを左右に振り(ウィービング)、溶接線をならう | 熱ひずみによる溶接線の変化に追従する。ウィービングが必須。溶接が長い・板が厚いときに有効で、中厚板機能のオプションで、多層盛りの2パス目以降も補正できる(パナソニック コネクト) |
| レーザーセンサー | トーチより先の溝にレーザーを当て、位置と形を測る | 神戸製鋼所の建機部品向けのシステムには、レーザーセンサーでルートギャップ(すき間)を検知するもの(スイングフレーム)がある。開先の幅の変化に合わせて溶接条件を補正する機能を持つもの(アーム)もある |
| ビジョン(カメラ) | カメラでワークの位置のずれを見る | パナソニック コネクトの溶接用協働ロボットのパッケージは、カメラでワークのずれを確かめ、ティーチングのプログラムを自動で直す |
| 3D スキャン | ワークの形をスキャンする | リンクウィズの L-ROBOT は、スキャンしたデータからティーチングのデータを自動で作り、補正する |
出典:パナソニック コネクト「タッチセンサー」、パナソニック コネクト「アークセンサー」、神戸製鋼所「建設機械部品向け溶接ロボットシステム」、パナソニック コネクト「溶接用協働ロボット」、リンクウィズ「L-ROBOT」
研究の動き:画像とAIで溶融池を見る
センシングは、溶接の自動化の中心の技術として研究が続いています。溶接学会誌には、溶接の自動化とインプロセスの品質管理の技術の移り変わりを扱った解説があります(浅井、2012年。キーワードはセンシングシステム・CCD カメラ・レーザセンサ・ロボットなど)。神戸製鋼所の研究(尾﨑ほか、2021年)は、溶けた金属のたまり(溶融池)の画像の特徴点を CNN でリアルタイムに認識し、すき間が変わる V 開先の横向きの片面の初層溶接を、ウィービングを使って自動化できる可能性を示しました。
出典:浅井知「溶接自動化とインプロセス品質管理の技術変遷」溶接学会誌 81巻1号(2012年)、尾﨑圭太ほか「溶融池画像認識による横向片面初層溶接の自動化技術」溶接学会論文集 39巻4号(2021年)
ティーチング:動きを教える方法
動きを教える3つの方法
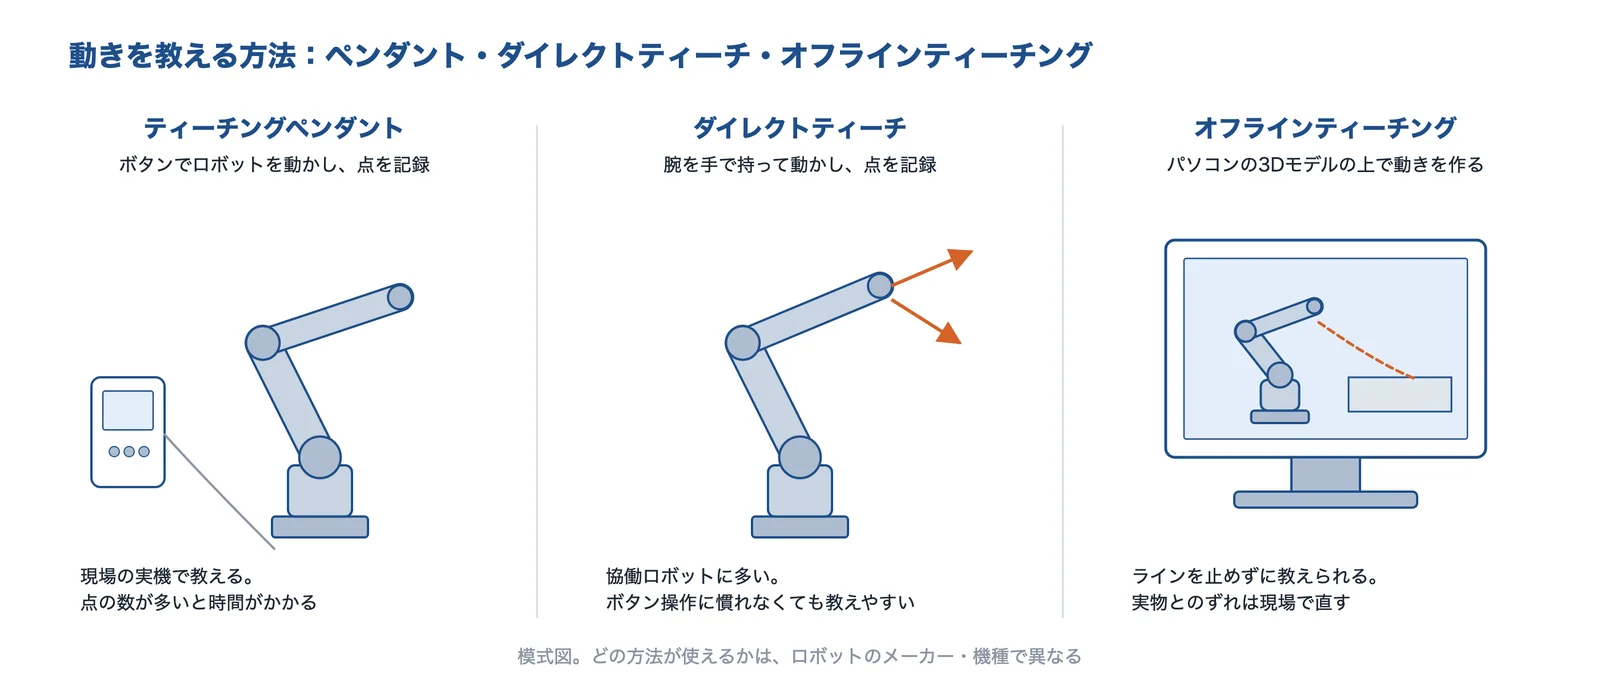
出典:パナソニック コネクト・ダイヘン・リンクウィズの公開ページをもとに AI(Claude)で作成
| 方法 | やり方 | 例(出典の記載) |
|---|---|---|
| ティーチングペンダント | 手元の操作盤のボタンでロボットを動かし、点を一つずつ記録する | 現場の実機で教える基本の方法 |
| ダイレクトティーチ | 腕を手で持って動かし、点を記録する | ダイヘンの Welbee Co-R は、専用のトーチマウントのハンドルで腕を動かして教える。ロック解除のスイッチがあり、ペンダントでの解除の操作は要らない |
| オフラインティーチング | パソコンの 3D モデルの上で動きを作る | パナソニック コネクトの DTPSⅢ は溶接専用のソフト。同社のタッチセンサーのページは、組み合わせるとティーチングの工数と立ち上げの時間を減らせるとしている |
| 写真・スキャン・図面から自動で作る | 撮影や 3D データ、図面からプログラムを作る | ダイヘンは、ダイレクトティーチが難しい場合に、タブレットで撮影してプログラムを自動で作る Photo Touch Teach を挙げている。ファナックは、図面から溶接条件とロボットの動きを自動で作る AI 溶接エージェントを発表した(2026年9月、出荷は2026年12月末の予定) |
出典:ダイヘン「Welbee Co-R」、パナソニック コネクト「溶接ロボットのオプション」、パナソニック コネクト「タッチセンサー」、ダイヘン ニュースリリース(2023年10月30日)FD-VC4、ファナック ニュースリリース(2026年9月11日)AI溶接エージェント
多品種少量では、品種が変わるたびに教え直す手間が、ロボット化の壁になります。オフラインティーチングでロボットを止めずにプログラムを作る、センサーで自動で補正する、といった組み合わせで手間を減らします。
よくある失敗と対策
狙いがずれる:教えた線と実物がずれる
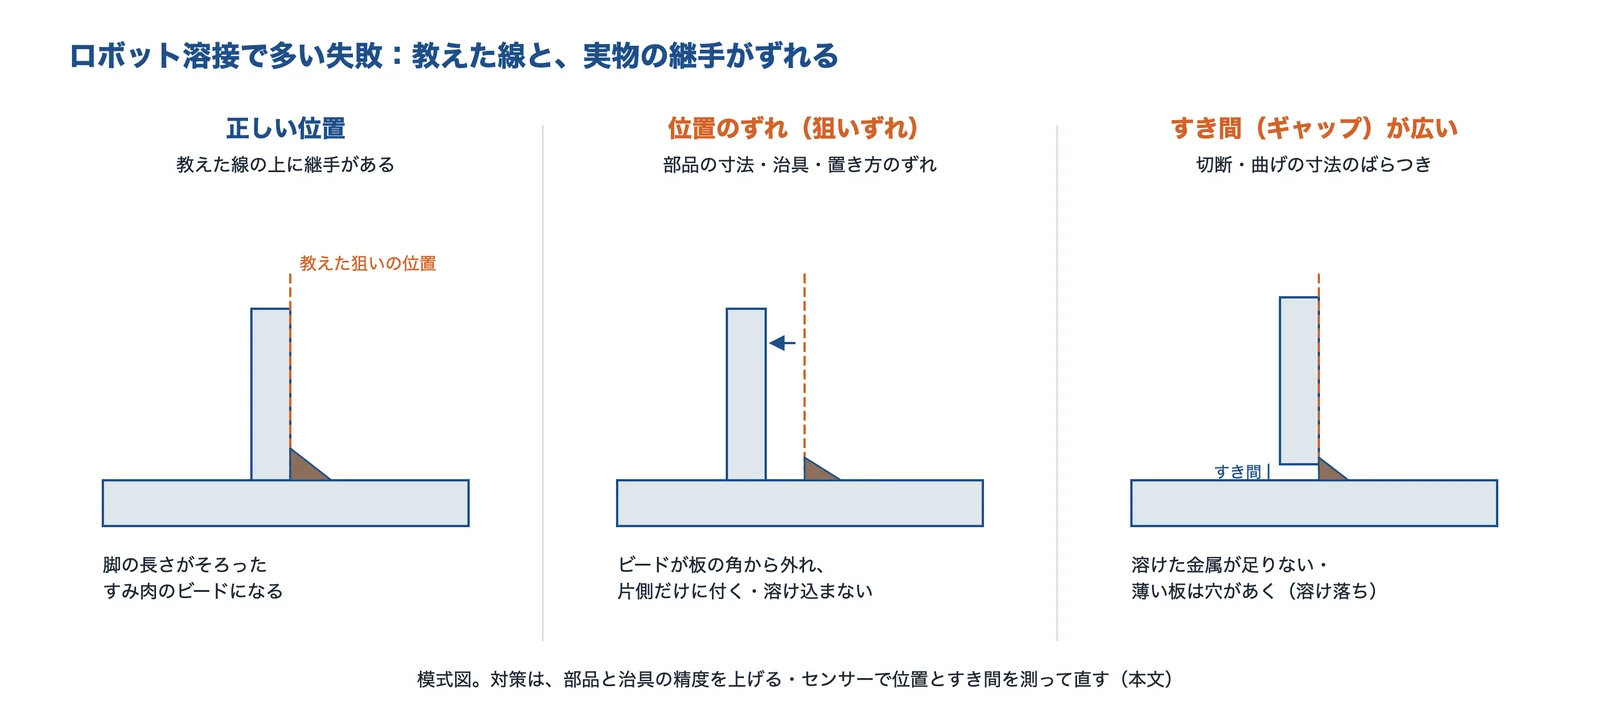
出典:パナソニック コネクト「タッチセンサー」・神戸製鋼所の公開ページをもとに AI(Claude)で作成
| 起きること | 主な原因 | 対策の例 |
|---|---|---|
| ビードが継手から外れる(狙いずれ) | 部品の寸法のばらつき、治具の位置ずれ、置き方のずれ | 部品と治具の精度を上げる。タッチセンサーやカメラで位置を測って直す(パナソニック コネクト) |
| 溶接の途中で線からずれる | 溶接の熱によるひずみ | アークセンサーで溶接線をならう(パナソニック コネクト)。リンクウィズの事例では、熱ひずみの位置ずれでチョコ停が続いていた工程を、スキャンでの補正で自動化した |
| 溶け込まない・溶け落ちる | すき間(ギャップ)や開先の幅の変化 | レーザーセンサーですき間を検知する、開先の幅の変化に合わせて溶接条件を補正する(神戸製鋼所の建機部品向けシステム)。薄板には、1 mm 以下の薄板も溶接しやすくする専用のソフトがある(パナソニック コネクトの HBC。軟鋼とステンレス) |
| スパッタが付く・取る手間がかかる | 溶接の条件と電流の波形 | 低スパッタの制御を使う。パナソニック コネクトの事例(丸尾工作所)では、低スパッタの溶接でスパッタを取る時間を 9 割以上減らした |
表は、この記事の出典をもとに編集部が整理したものです。
出典:パナソニック コネクト「タッチセンサー」、パナソニック コネクト「アークセンサー」、リンクウィズ 導入事例(工進)、神戸製鋼所「建設機械部品向け溶接ロボットシステム」、パナソニック コネクト「溶接ロボットのオプション」、パナソニック コネクト「溶接の導入事例」
継手の形と設計で、ロボットで溶接しやすくする
ロボット溶接では、ロボットが届き、トーチの角度を保てる継手の形にすることが大切です。すき間が出にくい部品の精度と、ワークを決まった位置に置ける治具を、設計の段階から考えておくと、センサーに頼る範囲が小さくなります(編集部の解説)。継手の形の選び方は課題ページで扱っています。
安全のルール:柵・協働ロボット・特別教育・ヒューム
柵で囲うか、協働ロボットにするか
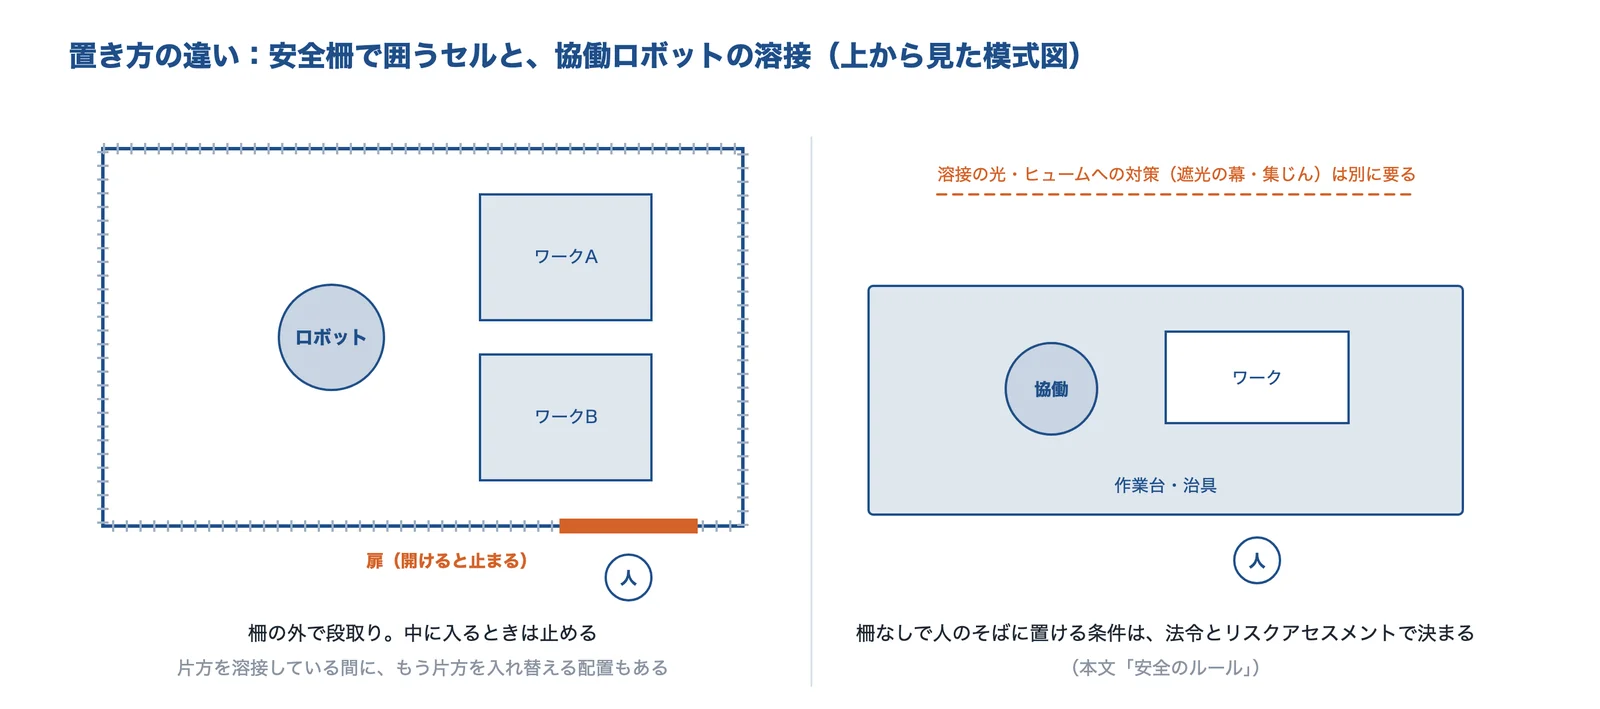
出典:厚生労働省 基発1224第2号・三重労働局の資料をもとに AI(Claude)で作成
労働安全衛生規則の第150条の4は、運転中のロボットに触れて危険が生じるおそれがあるときに、柵や囲いなどの措置を求めています。厚生労働省の通達(基発1224第2号、2013年)は、リスクアセスメントで接触の危険がなくなったと評価できれば、この条の対象にならないとしました。ISO 10218-1/-2:2011 に従って設計・製造・設置され、技術ファイルと適合宣言書があるロボットは、その使用条件に従って使うとしています。
同じ通達は、駆動用の原動機の定格出力が 80 W 以下の機械を、産業用ロボットの規制の対象外としています。ただし、これは「柵なしで使ってよい」という意味の決まりではありません。
協働ロボットの溶接パッケージも、導入の前にリスクアセスメントが要ります。パナソニック コネクトの溶接用協働ロボットのパッケージは、導入の前に社内でリスクアセスメントをして保管するよう注記しています。協働ロボットでも、溶接の光とヒュームへの対策は別に要ります。
出典:厚生労働省 基発1224第2号(平成25年12月24日)産業用ロボットの規制の見直し、パナソニック コネクト「溶接用協働ロボット」

出典:【安川電機】e-メカサイト(YouTube)
動画 【安川電機】人協働アーク溶接パッケージMOTOPAC-WHC
出典:【安川電機】e-メカサイト(YouTube)
特別教育
産業用ロボットの教示等(可動範囲の中で、動きの順序・位置・速度を設定・変更・確認する作業)と、運転中に可動範囲の中で行う検査・修理・調整などは、労働安全衛生規則の第36条第31号・第32号で特別教育が必要な業務です。
溶接ヒュームの規制
2021年4月1日から、溶接ヒュームが特定化学物質(第2類物質)になりました。主な義務は、特定化学物質作業主任者の選任、溶接ヒュームの濃度の測定、特殊健康診断、全体換気装置、有効な呼吸用保護具です(一部に経過措置)。ロボットで溶接しても、人が作業する場所の対策は要ります。
導入の進め方:選び方・費用・事例
何を溶接するかで選ぶ
| したいこと | まず検討するもの | 確かめること |
|---|---|---|
| 自動車の薄板の車体を点でつなぐ | スポット溶接ロボット(可搬質量の大きいもの) | ガンの重さ、加圧、打点の数 |
| 小物の部品のすみ肉をアークで溶接する | アーク溶接ロボット+ポジショナー | 部品と治具の精度、タッチセンサー |
| 建機・鉄骨・橋梁など厚板・長い溶接 | 用途別の溶接ロボットシステム(大電流、多層盛り、複数台) | 開先とすき間のばらつき、アークセンサー・レーザーセンサー、CAD からのプログラム作成 |
| 多品種少量で、人のそばで使いたい | 協働ロボットの溶接パッケージ | リスクアセスメント、ダイレクトティーチ、カメラでの補正 |
| 品種が多く教え直しが大変 | オフラインティーチング、スキャン・図面からの自動作成 | 3D データの有無、現場で直す手順 |
表は、この記事の出典をもとに編集部が整理した目安です。
出典:安川電機「スポット溶接」(ロボットの用途)、安川電機「アーク溶接」(ロボットの用途)、神戸製鋼所「溶接ロボットシステム」、神戸製鋼所「建設機械部品向け溶接ロボットシステム」、パナソニック コネクト「溶接用協働ロボット」、リンクウィズ「L-ROBOT」
費用の考え方と補助金
見積もりは、ロボットの本体だけでなく、溶接電源・送給装置・トーチ、治具とポジショナー、センサー、安全の設備、システムを組む費用、ティーチングと立ち上げ、保守に分けて比べます(編集部の解説)。治具とティーチングの手間は品種の数で大きく変わります。
中小企業省力化投資補助金の製品カタログには、2025年10月に「アーク溶接ロボット」「精密板金向け TIG 溶接協働ロボットシステム」「ハンディファイバーレーザ溶接機用協働ロボットシステム」などが追加されています。日本溶接協会が、「アーク溶接ロボット」と「デジタルアーク溶接機」のカタログ登録の審査を受け持っています。
出典:中小企業省力化投資補助金 製品カタログ、日本溶接協会「省力化投資補助金のカタログ登録」
事例
ポンプのフレームのパイプ溶接(工進・リンクウィズ):それまでのロボットは、溶接の熱のひずみによる位置ずれでチョコ停が多く、実用をあきらめていた工程です。スキャンして教える位置を直す L-ROBOT を入れ、1人の作業の時間が 7 分から約 3 分半になり、溶接の不良は一度も起きていないとしています。
建機部品の丸胴(神戸製鋼所):タンデム溶接で、丸胴のサイクルタイムをシングルの溶接より 40% 減らせるとしています。ポジショナーは 2,000〜12,000 kg に対応します。
スパッタを取る時間(丸尾工作所・パナソニック コネクト):Super Active 工法のオプションを加えた TAWERS の超低スパッタの溶接で、スパッタを取る時間を 9 割以上減らしたとしています。同じ事例集には、ロボットを止めずにパソコンでプログラムを作る例(キャニコム、DTPSⅢ)もあります。
板金・製缶の多品種少量(ホーユーウエルディング・髙丸工業):人材の確保と教育の難しさ、溶接の品質のばらつきを背景に、多品種少量向けの溶接ロボットシステムを入れました(2015年のインタビュー。補助金を活用)。
出典:髙丸工業「導入事例」
企業紹介(溶接ロボット技術)
溶接ロボットと、そのシステムを扱う企業を、得意な分野が重ならないように選びました。●は各社の公式サイトで取り扱いを確認できた項目で、空欄は扱っていないという意味ではありません。
| 企業 | アーク溶接ロボット | 協働ロボットの溶接 | センサーでの補正 | 自動・オフラインの教示 | ポジショナー・システム |
|---|---|---|---|---|---|
| パナソニック コネクト | ● | ● | ● | ● | ● |
| 神戸製鋼所 | ● | ● | ● | ● | |
| ファナック | ● | ● | ● | ||
| ダイヘン | ● | ● | |||
| リンクウィズ | ● | ● | |||
| 髙丸工業 | ● |
困りごとから相談先を探す
| 困りごと | 相談先の例 |
|---|---|
| 溶接電源とロボットを一つの会社でそろえ、スパッタを減らしたい | パナソニック コネクト |
| 建機・鉄骨・橋梁の厚板の溶接をロボットにしたい | 神戸製鋼所 |
| 溶接用のロボットの機種を選びたい、図面から動きを作りたい | ファナック |
| 協働ロボットで溶接を始めたい | ダイヘン、パナソニック コネクト |
| ワークのずれ・ひずみで止まる工程をロボットにしたい | リンクウィズ |
| ポジショナーや治具を含めてシステムを作ってほしい | 髙丸工業 |
パナソニック コネクト株式会社|溶接電源とロボットを一体にした TAWERS
パナソニック コネクトとは
パナソニック コネクトは、福岡市博多区に本店を置く会社です。アーク溶接ロボットと溶接電源を手がけ、溶接電源とロボットの制御装置を一つにした TAWERS のシリーズや、溶接用の協働ロボットのパッケージを出しています。
パナソニック コネクトの得意技術
| 技術 | 内容 |
|---|---|
| TAWERS[WG4] | 溶接電源とロボットの制御装置を一体化。溶接条件のテーブルは 465 種類以上(2026年5月時点) |
| ハイパワーTAWERS[WGH4] | 出力 DC40〜500 A。450 A で使用率 100%(2024年発売) |
| センサー・ソフト | タッチセンサー、アークセンサー、薄板の溶け落ち対策、亜鉛めっき鋼板・アルミの溶接のソフト、オフラインティーチングの DTPSⅢ |
| 溶接用協働ロボット | カメラを標準で載せ、ワークのずれを見てプログラムを自動で直す。ダイレクトティーチング。電源・送給装置などを接続した状態で届く |
パナソニック コネクトが解決できる課題
- スパッタを取る手間を減らしたい
- ティーチングを直す工数を減らしたい
- 協働ロボットで溶接を始めたい
公開されている実績・用途
- 丸尾工作所:低スパッタの溶接でスパッタを取る時間を 9 割以上削減
- キャニコム:ロボットを止めずにパソコンでプログラムを作成(DTPSⅢ)
出典:事業所|パナソニック コネクト、パナソニック コネクト「アーク溶接ロボット」、パナソニック「ハイパワーTAWERS[WGH4]を発売」(2024年)、パナソニック コネクト「溶接用協働ロボット」、パナソニック コネクト「溶接の導入事例」
株式会社神戸製鋼所|建機・鉄骨・橋梁向けの溶接ロボットシステム
神戸製鋼所とは
神戸製鋼所は、神戸市中央区に本社(ほかに東京本社)を置く会社です。溶接材料と溶接ロボットシステムを手がけ、鉄骨・建機部品・橋梁・造船・鉄道車両など、用途ごとのシステムを出しています。ロボットは ARCMAN、溶接電源は SENSARC です。
神戸製鋼所の得意技術
| 技術 | 内容 |
|---|---|
| 建機部品向け | レーザーセンサーでルートギャップを検知するシステム、開先の幅の変化に合わせて溶接条件を補正する機能を持つシステムがある。タンデム溶接で丸胴のサイクルタイムを 40% 削減(シングル比)。ポジショナー 2,000〜12,000 kg |
| 橋梁向け | CAD と連係した自動プログラミング、自動の干渉チェック、ワークの誤差の補正、最大 20 パネルの連続溶接 |
| 鉄骨の柱向け(2022年) | 平均の溶接電流を 320 A から 340 A に上げ、溶ける速さを約 10% 向上。低スパッタのプロセス |
神戸製鋼所が解決できる課題
- 厚板の溶接をロボットにしたい
- 開先やすき間のばらつきに合わせて溶接したい
- 多品種のワークを CAD からプログラムしたい
公開されている実績・用途
- 建機のブーム・アーム・バケット・ベースフレーム・丸胴、橋梁の箱桁・鈑桁、鉄骨の柱
出典:会社概要|神戸製鋼所、神戸製鋼所「溶接ロボットシステム」、神戸製鋼所「建設機械部品向け溶接ロボットシステム」、神戸製鋼所「橋梁向け溶接ロボットシステム」、神戸製鋼所「鉄骨柱向け溶接ロボットシステムの新機種を発売」(2022年)
ファナック株式会社|アーク溶接ロボット ARC Mate と協働ロボットの溶接
ファナックとは
ファナックは、山梨県南都留郡忍野村に本社を置く会社です。アーク溶接用のロボット ARC Mate iD シリーズと、協働ロボット CRX の溶接のシステムを出しています。
ファナックの得意技術
| 技術 | 内容 |
|---|---|
| ARC Mate iD シリーズ | 可搬質量は ARC Mate 50iD が 7 kg、100iD が 8〜16 kg、120iD が 12〜35 kg。ケーブルを内蔵したスリムな腕。床置き・天吊り・傾斜の設置 |
| ARC Mate 120iD | 可搬質量 25 kg・リーチ 1.8 m で、腕の剛性を従来機より 20% 高めた(2019年) |
| AI 溶接エージェント | 図面から溶接条件とロボットの動きを自動で作る(協働ロボット CRX 向け。2026年12月末に出荷予定) |
| CRX パイプレーザ溶接システム | 手持ちのレーザー溶接機と組み合わせ、パイプを回しながら溶接し、焼け取りまで行う |
ファナックが解決できる課題
- 溶接用のロボットの機種を選びたい
- 条件出しとティーチングの手間を減らしたい
- 多品種少量のパイプの溶接を自動化したい
出典:会社概要|ファナック、ファナック「アーク溶接ロボット ARC Mate iD シリーズ」、ファナック「ARC Mate 120iD」(2019年12月の新商品)、ファナック ニュースリリース(2026年9月11日)AI溶接エージェント、ファナック ニュースリリース(2026年9月11日)CRXパイプレーザ溶接システム
株式会社ダイヘン|協働ロボットにつなぐ溶接パッケージ
ダイヘンとは
ダイヘンは、大阪市淀川区に本社を置く、溶接機とロボットの会社です。協働ロボットに付けて使う溶接のパッケージ Welbee Co-R や、自社の協働ロボットを出しています。
ダイヘンの得意技術
| 技術 | 内容 |
|---|---|
| Welbee Co-R | 溶接機・ワイヤ送給装置・溶接トーチ・トーチマウント・接続キットなどの構成。UR5e/10e/16e に対応。ハンドルで腕を動かして教えるダイレクトティーチ |
| 協働ロボット FD-VC4(2023年発表) | 設定した接触検知のレベルを超える力を検知すると自動で止まる。タブレットで撮影してプログラムを自動で作る Photo Touch Teach |
ダイヘンが解決できる課題
- 協働ロボットで溶接を始めたい
- ダイレクトティーチが難しいワークでも教えたい
出典:会社概要|ダイヘン、ダイヘン「Welbee Co-R」、ダイヘン ニュースリリース(2023年10月30日)FD-VC4
リンクウィズ株式会社|スキャンでずれを直す溶接ロボットのソフト
リンクウィズとは
リンクウィズは、静岡県浜松市中央区にある会社です(2015年設立)。ワークをスキャンしたデータからロボットの教えるデータを自動で作り、補正するソフト L-ROBOT を出しています。
リンクウィズの得意技術
| 技術 | 内容 |
|---|---|
| L-ROBOT | 3D データの上でクリックして加工する所を指定すると、ティーチングの座標ができる。スキャンしたデータで教えるデータを補正する |
| 用途 | 溶接ロボットシステム、少量多品種の TIG 溶接のロボット化 |
リンクウィズが解決できる課題
- ワークの置き方のずれ・形のばらつきで不良が出る
- ティーチングを直すたびにラインを止めたくない
公開されている実績・用途
- 工進:ポンプのフレームのパイプ溶接で、1人の作業の時間を 7 分から約 3 分半に
出典:会社概要|リンクウィズ、リンクウィズ「L-ROBOT」、リンクウィズ 導入事例(工進)
髙丸工業株式会社|ポジショナーと溶接ロボットのシステム
髙丸工業とは
髙丸工業は、兵庫県西宮市に工場(会社概要の所在地)がある会社です(1967年設立)。溶接ロボットのシステムと、ポジショナー・自動機械・治具を手がけ、ロボットメーカー各社の特長や性能を、客観的に比較判断できる立場から提案するとしています。
髙丸工業の得意技術
| 技術 | 内容 |
|---|---|
| システムの構成例 | 両持ちのポジショナー+天吊りで走行するロボット、2軸のポジショナー+ロボット、3トンのポジショナー+天吊りのロボット、マニピュレーター+ロボット(実績一覧の略称を編集部が読み替えた) |
| 用途 | 仮付け溶接、薄板のタップ溶接、厚板の多層盛り |
髙丸工業が解決できる課題
- ポジショナーや治具を含めてシステムを作りたい
- 多品種少量の板金・製缶をロボットにしたい
公開されている実績・用途
- ホーユーウエルディング:多品種少量向けの溶接ロボットシステム
出典:会社概要|髙丸工業、髙丸工業「溶接ロボットシステム」、髙丸工業「導入事例」
よくある質問
- ロボット溶接とは何ですか?
- 産業用ロボットの腕の先に溶接トーチやスポットガンを付けて、溶接を自動で行うことです。溶接電源・ワイヤ送給装置・治具・ポジショナーと組み合わせたシステムとして使います。
- アーク溶接ロボットとスポット溶接ロボットの違いは?
- アーク溶接は線状に溶接し、可搬質量 15 kg ほどの小さめのロボットを使います。スポット溶接は板を電極で挟んで点で溶接し、重いガンを持つため可搬質量 100〜200 kg ほどのロボットを使います(安川電機の解説)。
- 部品の寸法がばらついてもロボットで溶接できますか?
- タッチセンサー・アークセンサー・レーザーセンサー・カメラで位置やすき間を測って直す方法があります。ただし、センサーごとに直せるずれの種類が違うので、部品と治具の精度もあわせて考えます。
- 協働ロボットなら柵はいりませんか?
- リスクアセスメントで接触の危険がなくなったと評価できれば、柵などを求める条文の対象になりません(厚生労働省の通達)。協働ロボットでも、リスクアセスメントは要ります。溶接の光とヒュームの対策も別に要ります。
- ティーチングに資格は要りますか?
- 産業用ロボットの教示等の業務は、労働安全衛生規則で特別教育が必要です。
- ティーチングの手間を減らすには?
- オフラインティーチング、ダイレクトティーチ、センサーでの自動の補正、スキャンや図面からの自動作成などを組み合わせます。
- スパッタを減らすには?
- 溶接電源の電流の波形やワイヤの送りを制御する低スパッタの方式があります。シールドガスの種類でもスパッタの量は変わります。
- 補助金は使えますか?
- 中小企業省力化投資補助金の製品カタログに、アーク溶接ロボットなどのカテゴリーがあります。対象の機種と条件は、公募の要領とカタログで確かめます。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
- 産業用ロボット(種類・しくみ・選び方・安全のルール)
- 協働ロボット(安全の規格・4つの方式)
- スタッド溶接とは
- 溶接棒の種類と選び方
- ガス溶接・ガス切断とは
- アーク溶接の方法を選びたい
- レーザー溶接機を選びたい
- 溶接継手の形を決めたい
- ロボットの立ち上げ・ティーチングの手間を減らしたい
- 溶接ヒュームを減らしたい・吸い取りたい
- アルミと鉄など異種金属をしっかり接合したい
出典・確認日
- ダイヘン「Welbee Co-R」
- 安川電機「アーク溶接」(ロボットの用途)
- 安川電機「スポット溶接」(ロボットの用途)
- 神戸製鋼所「溶接ロボットシステム」
- ファナック ニュースリリース(2026年9月11日)CRXパイプレーザ溶接システム
- 日本ロボット工業会「2024年 ロボット産業の受注・生産・出荷実績」(2025年6月2日)
- パナソニック コネクト「溶接の基礎」
- パナソニック コネクト「低スパッタ制御」
- 安川電機 テクニカルレポート 2024 No.3
- パナソニック コネクト「タッチセンサー」
- パナソニック コネクト「アークセンサー」
- 神戸製鋼所「建設機械部品向け溶接ロボットシステム」
- パナソニック コネクト「溶接用協働ロボット」
- リンクウィズ「L-ROBOT」
- 浅井知「溶接自動化とインプロセス品質管理の技術変遷」溶接学会誌 81巻1号(2012年)
- 尾﨑圭太ほか「溶融池画像認識による横向片面初層溶接の自動化技術」溶接学会論文集 39巻4号(2021年)
- パナソニック コネクト「溶接ロボットのオプション」
- ダイヘン ニュースリリース(2023年10月30日)FD-VC4
- ファナック ニュースリリース(2026年9月11日)AI溶接エージェント
- リンクウィズ 導入事例(工進)
- パナソニック コネクト「溶接の導入事例」
- 厚生労働省 基発1224第2号(平成25年12月24日)産業用ロボットの規制の見直し
- 労働安全衛生規則(厚生労働省 法令等データベース)
- 三重労働局「溶接ヒュームに関する規制が変わります」
- 中小企業省力化投資補助金 製品カタログ
- 日本溶接協会「省力化投資補助金のカタログ登録」
- 髙丸工業「導入事例」
- 事業所|パナソニック コネクト
- パナソニック コネクト「アーク溶接ロボット」
- パナソニック「ハイパワーTAWERS[WGH4]を発売」(2024年)
- 会社概要|神戸製鋼所
- 神戸製鋼所「橋梁向け溶接ロボットシステム」
- 神戸製鋼所「鉄骨柱向け溶接ロボットシステムの新機種を発売」(2022年)
- 会社概要|ファナック
- ファナック「アーク溶接ロボット ARC Mate iD シリーズ」
- ファナック「ARC Mate 120iD」(2019年12月の新商品)
- 会社概要|ダイヘン
- 会社概要|リンクウィズ
- 会社概要|髙丸工業
- 髙丸工業「溶接ロボットシステム」
※製品名・会社名は各社の商標または登録商標です。図と文章は、各社の資料の数値と事実を要約して編集部が作成しました。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年11月7日 本ページの内容は一般的な情報です。数値は出典の例で、実際の選定と導入は、最新の法令、メーカーの資料、リスクアセスメントで確かめてください。