協働ロボットは、安全柵で人と分けずに、人の近くで一緒に作業させることを前提にしたロボットです。ねじ締め、工作機械へのワークの出し入れ、段ボールの段積みなど、人の作業の一部を受け持つ使い方が増えています。いっぽうで、「協働ロボット」という名前のロボットを買えば柵が要らなくなるわけではなく、作業・道具・置き場所を含めたリスクアセスメントで安全を確かめることが前提です。
この記事では、ふつうの産業用ロボットとの違いから、協働の方式、安全の規格と日本のルール、リスクアセスメントと力の制限、選び方、導入の進め方と事例、トラブルまでを、図と表で順に説明します。
知りたいことから読む
- ふつうの産業用ロボットと、何が違うのか → 協働ロボットの基本
- 柵なしで人の隣に置いてよいのか → 協働の方式
- 日本の法令では、どうすれば柵を外せるか → 日本のルール
- ぶつかったときの力は、どこまで許されるか → 許される力の目安
- 可搬質量・リーチ・ハンドをどう選ぶか → 種類と選び方
- どの作業に向くか、導入の進め方と費用 → 用途と導入
- 思ったより遅い・止まりすぎる → トラブルと対策
- 相談先・頼み先を知りたい → 企業紹介
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| 思ったより遅く、サイクルタイムに入らない | 協働で動かすときの速さの制限 | 速さと可搬質量が抑えられる理由 |
| 人が近づくたびに止まって、仕事が進まない | 方式の選び方、スキャナの範囲の決め方 | 速度と間隔の監視:距離で速さを切り替える |
| 「柵なし」の計画が、社内の安全の審査で通らない | 道具・ワーク・挟まれの評価の不足 | ロボットより、道具とワークが危ないことがある |
| ハンドを替えたら、危なく感じる | 道具が変わると評価が変わる | ロボットより、道具とワークが危ないことがある |
| どの機種を選べばよいか分からない | 作業と方式より先に本体を選んでいる | 選ぶ順番 |
| 導入の費用が、見積もりで大きく増えた | 本体のほか、ハンド・治具・安全機器・立ち上げ | 費用:本体の値段だけで予算を組まない |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
協働ロボットの基本
協働ロボットとは:ふつうの産業用ロボットとの違い
日本では、労働安全衛生規則 第150条の4で、定格出力 80W を超える産業用ロボットに接触して危険が生ずるおそれがあるときは、さく又は囲いを設ける等の措置をとることになっています。厚生労働省は 2013年12月の通達で、人とロボットが同じ場所で作業する「協働作業」ができる条件を明確にしました(日本のルール:リスクアセスメントか、ISO 10218 に沿ったロボットで柵を外す)。協働ロボットは、この協働作業を前提に、{M(‘ぶつかったことを検知して止まる機能や、速さ・力を制限する機能をもたせたロボット’)}です。
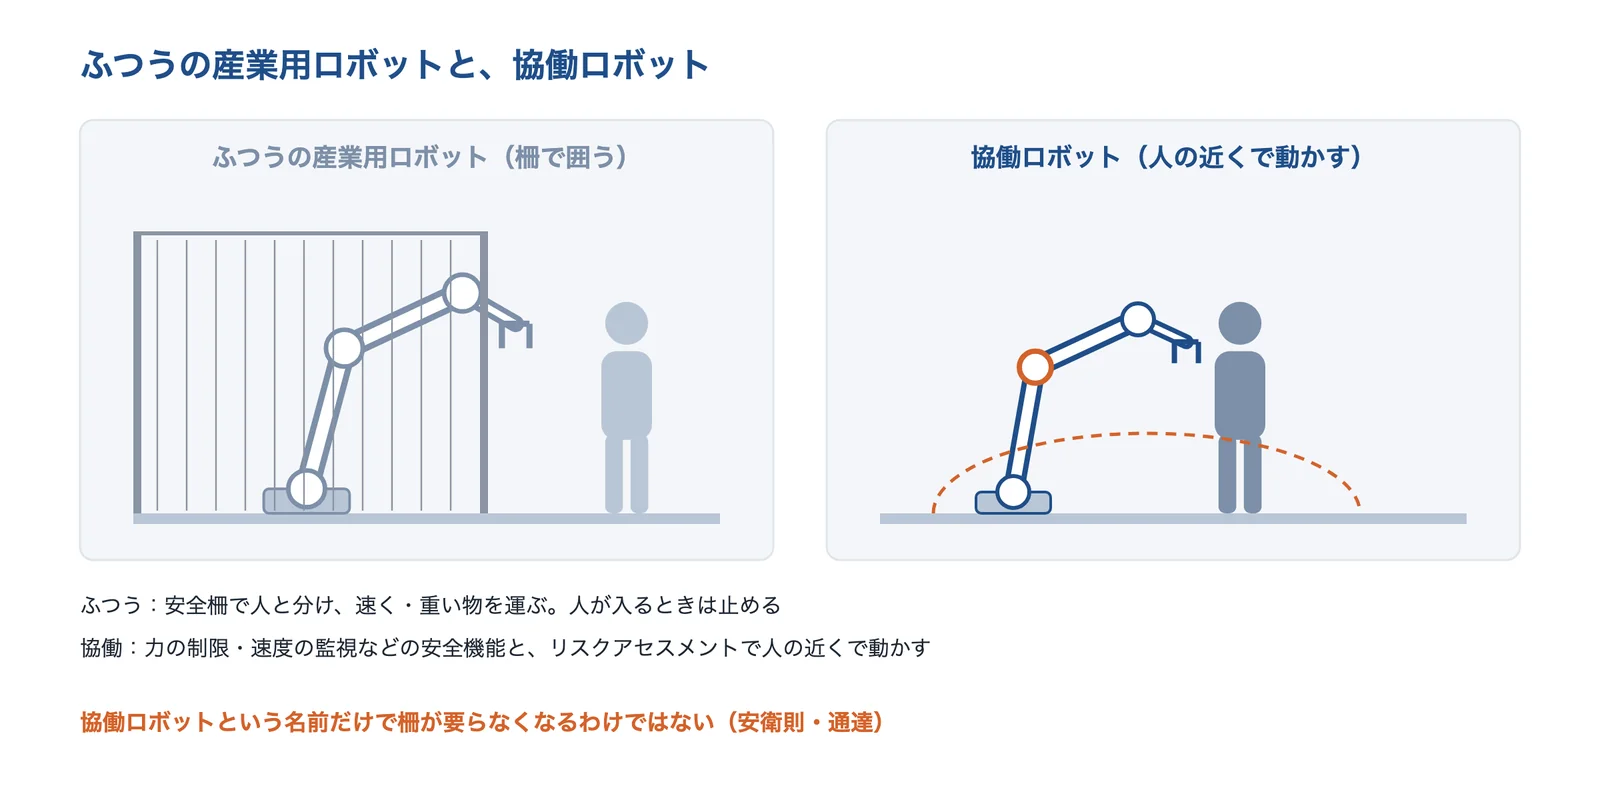
出典:厚生労働省のリーフレット・ユニバーサルロボットの説明をもとに AI(Claude)で作成
ユニバーサルロボットの解説は、協働ロボットは産業用ロボットよりパワーや動作スピードは劣るが、プログラミングやティーチング、ラインへの組み込み後の再設置が容易で、多品種・小ロットの生産に向くとしています。人と同じ場所で作業する前提なので小型で、可搬重量もそれほど大きくない、とも書いています。
出典:産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省、産業用ロボットと協働ロボットの違い|ユニバーサルロボット
ぶつかったことを知るしくみ
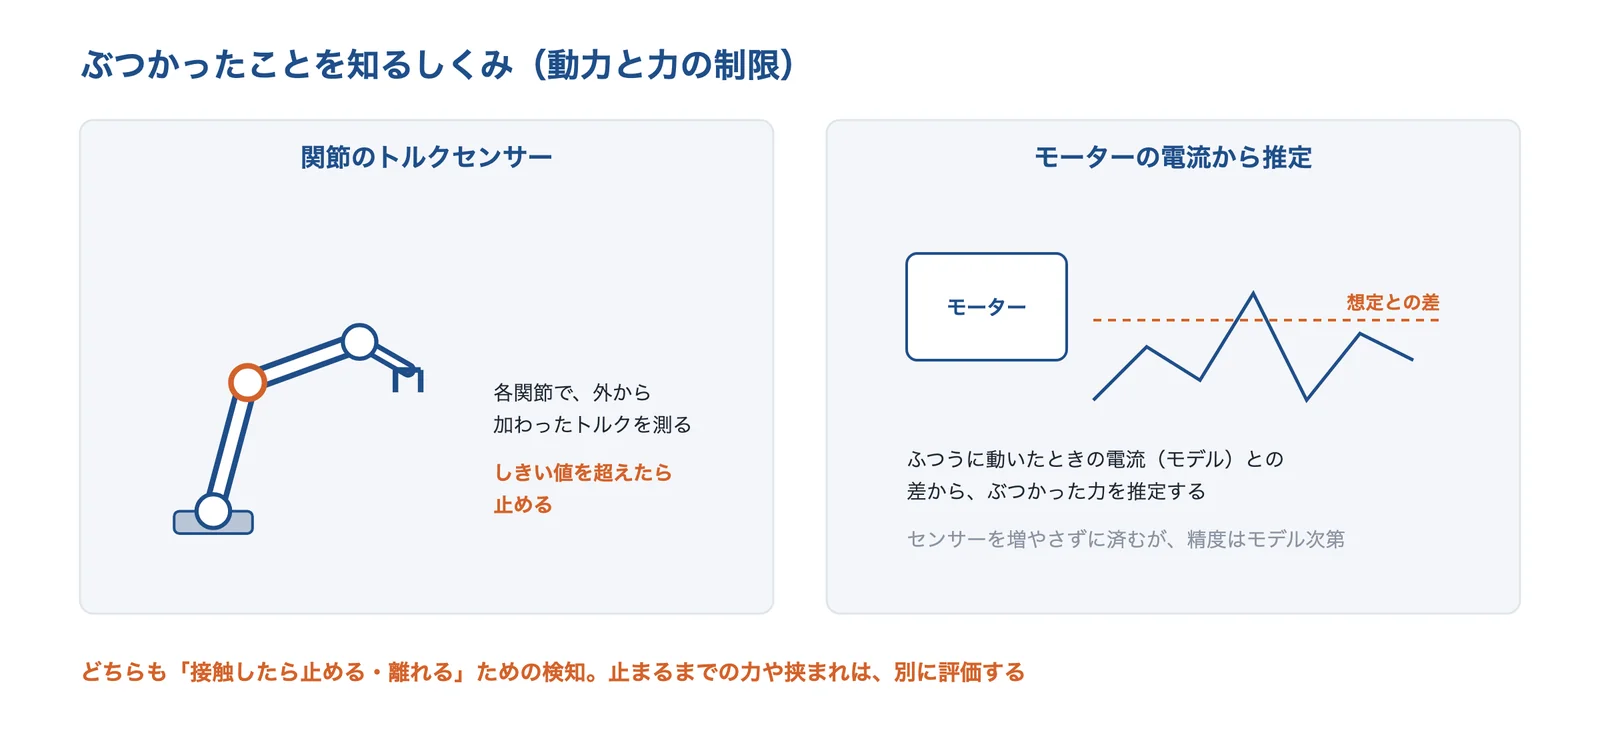
協働ロボットが人との接触を知る方法には、関節にトルクセンサーを入れて外から加わった力を測る方法と、モーターの電流などから、ふつうに動いたときとの差で外力を推定する方法があります(編集部の整理)。ファナックの CRX のカタログは「人に触れると軽い力で安全に停止」する接触停止を特長に挙げています。
出典:OSHA の技術マニュアル・ファナックのカタログをもとに AI(Claude)で作成
OSHA(米国労働安全衛生局)の技術マニュアルは、力を制限するロボットの典型的な安全機能として速度の制限・力の制限・動力の制限を挙げています。検知して止まるまでにも力はかかるので、止まるまでの力や、挟まれたときの力は別に評価します(リスクアセスメントの進め方)。
出典:協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック、OSHA Technical Manual Section IV Chapter 4: Industrial Robot Systems and Industrial Robot System Safety|米国労働安全衛生局(OSHA)
速さと可搬質量が抑えられる理由
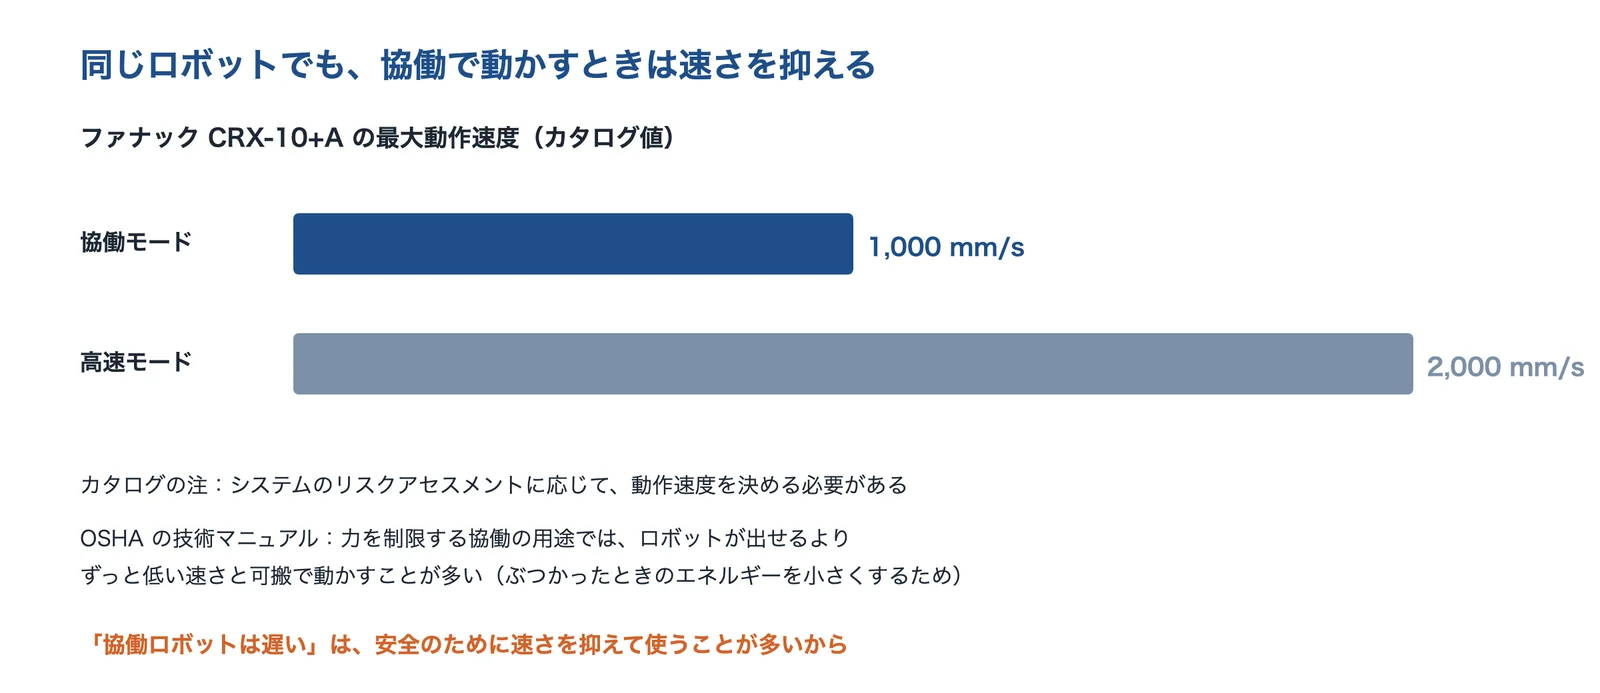
OSHA の技術マニュアルは、力を制限する協働の用途では、ロボットが物理的に出せるよりずっと低い速さと可搬質量で動かすことが多いと説明しています。ロボットが人に当たったとき、すぐ止まるだけでなく、けがをさせるほどのエネルギーで動いていないようにするためです。ファナックの CRX-10+A のカタログ値では、最大動作速度は協働モードで 1,000 mm/s、高速モードで 2,000 mm/sで、カタログの注には「システムのリスクアセスメントに応じて、動作速度を決める必要があります」とあります。
出典:ファナックの CRX のカタログ・OSHA の技術マニュアルをもとに AI(Claude)で作成
出典:OSHA Technical Manual Section IV Chapter 4: Industrial Robot Systems and Industrial Robot System Safety|米国労働安全衛生局(OSHA)、協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック
どれくらい使われているか
国際ロボット連盟(IFR)の会長報告(2026年)によると、新しく設置された協働ロボットは 66,000台で、産業用ロボット全体の設置台数の 11%でした。協働ロボットの伸び(7%)は、IFR が協働ロボットの統計を取り始めてから初めて、産業用ロボット全体の伸びを下回ったとしています。
出典:President’s Report by Jane Heffner(2026年)|国際ロボット連盟(IFR)
協働の方式:停止・ハンドガイド・速度と間隔の監視・力の制限
方式ごとの、人とロボットの関わり方
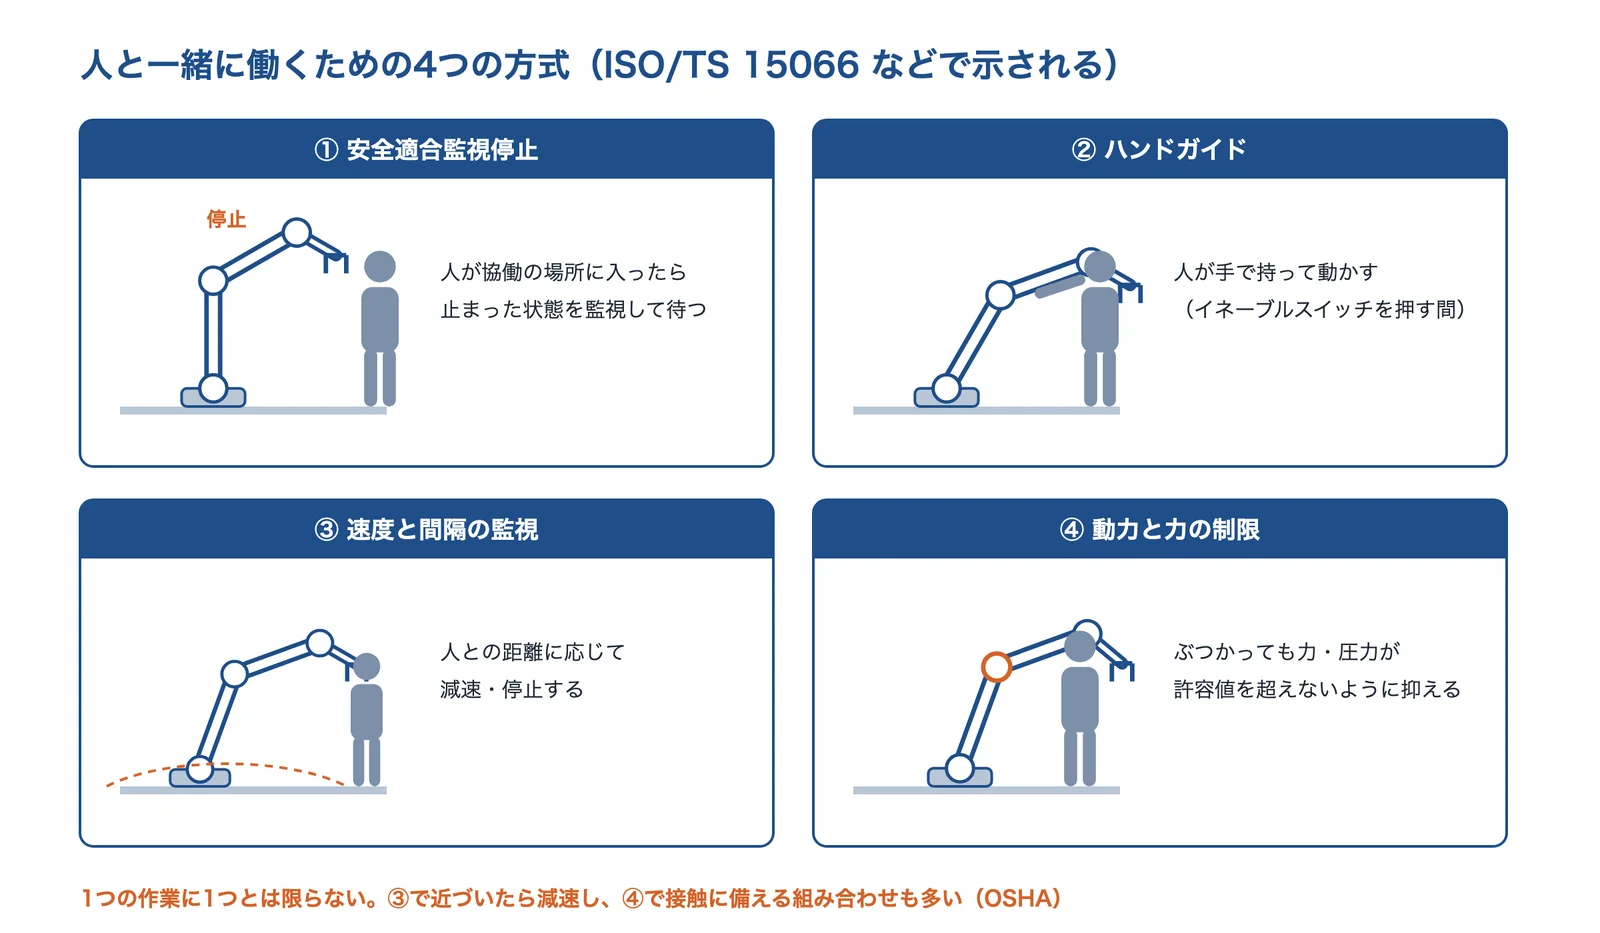
ISO の発表(2016年)によると、技術仕様書 ISO/TS 15066 は、協働の方式として安全適合監視停止・ハンドガイド・速度と間隔の監視・動力と力の制限の4つの実施の指針を示しています。ISO/TS 15066 の作業は「人と機械が偶然に接触しても、痛みやけがにつながってはならない」という考えから始まった、と ISO の担当者は説明しています。
出典:ISO の発表(2016年)・OSHA の技術マニュアル・IDEC の説明をもとに AI(Claude)で作成
| 方式 | しくみ | 向く場面の例 |
|---|---|---|
| 安全適合監視停止 | 人が協働の場所に入ったらロボットは止まり、止まっていることを監視する | 人がワークを置き、出たら動く |
| ハンドガイド | 人がロボットを手で持って動かす(スイッチを押している間だけ) | 重い物を人が誘導する、動きを教える |
| 速度と間隔の監視 | 人との距離を見て、近いと減速・停止する | 人がときどき近づくライン |
| 動力と力の制限 | 当たっても力・圧力が許容値を超えないように速さや力を抑える | 人のすぐ隣での組立・ねじ締め |
ISO の発表・OSHA の技術マニュアルなどをもとに編集部が整理したものです。
出典:Robots and humans can work together with new ISO guidance(2016年3月8日)|ISO、OSHA Technical Manual Section IV Chapter 4: Industrial Robot Systems and Industrial Robot System Safety|米国労働安全衛生局(OSHA)
ハンドガイドとイネーブルスイッチ
IDEC は、ハンドガイドの装置にイネーブルスイッチを使う方法を紹介しています。人が意思をもって軽く押している間だけロボットが動き、危険を感じて手を離すか、強く握り込むと止まるしくみで、作業者が意識して動かそうとしている間だけロボットが動きます。協働ロボットでは、アームを手で動かして位置を教えるダイレクトティーチも使われます(ファナックの CRX のカタログなど)。
出典:人とロボットの協働作業を一層安全で効率的に|IDEC、協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック
速度と間隔の監視:距離で速さを切り替える
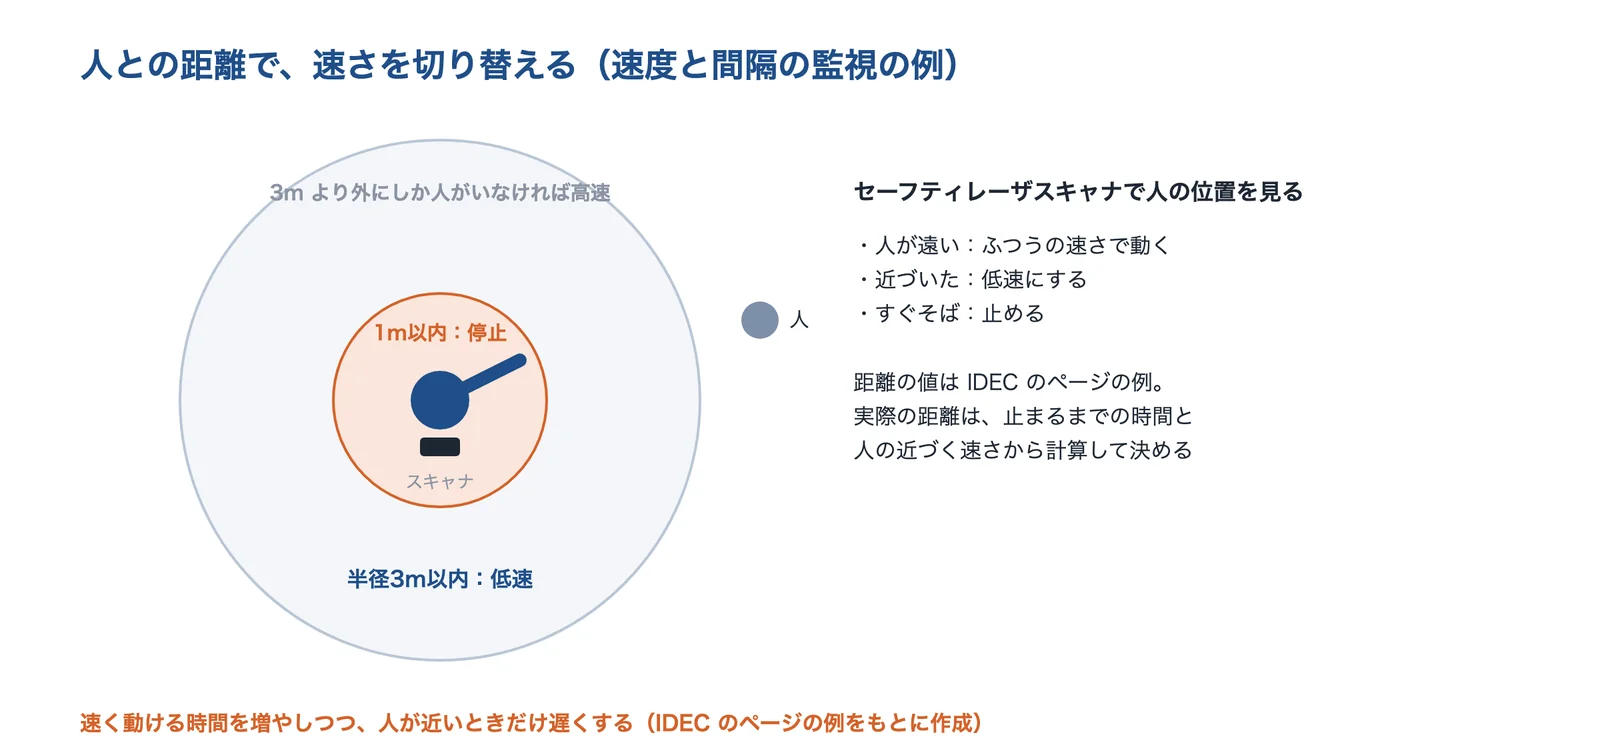
IDEC は、セーフティレーザスキャナで人の存在を検知し、人が近くにいない間は高速で動かし、近づいたら低速、もっと近づいたら停止する使い方を紹介しています。例として、人が半径 3m 以内にいるときは低速、1m 以内なら停止にする、という切り替えを挙げています。
出典:IDEC のページをもとに AI(Claude)で作成
距離の値は工程ごとに決めます。ロボットが止まるまでの時間と人が近づく速さから、間に合う距離を計算して決めるのが基本の考え方です(編集部の整理。安全距離の計算は ISO 13855 などの規格で確かめてください)。
出典:協働ロボットのポテンシャルを発揮する安全対策|IDEC
動力と力の制限と、方式の組み合わせ
動力と力の制限は、ロボットが人に当たっても、力と圧力が許容値を超えないように、速さ・力・動力を制限する方式です。OSHA の技術マニュアルは、速度と間隔の監視と、動力と力の制限を組み合わせ、人がいないときは高速で、人が近づいたら当たっても許される速さまで落とす使い方がよくあると説明しています。
安全の規格・日本のルールとリスクアセスメント
規格の関係
協働ロボットの安全には、機械の安全の基本の ISO 12100、産業用ロボットの ISO 10218-1(ロボット本体)と ISO 10218-2(ロボットシステムと組み込み)、協働の技術仕様書 ISO/TS 15066(2016年)がかかわります。MONOist の記事(2020年)は、リスクアセスメントの手順を示す ISO 12100 と、協働の ISO/TS 15066 を紹介しています。ISO 10218-1・-2(2011年版)に対応する日本の規格が JIS B 8433-1・-2(2015年)です(日本ロボット工業会の規格の一覧)。
| 規格・法令 | 中身 | 守る人 |
|---|---|---|
| ISO 12100 | 機械の安全の基本(リスクアセスメントとリスク低減の考え方) | — |
| ISO 10218-1(JIS B 8433-1 が対応。2011年版に対応) | ロボット本体 | メーカー |
| ISO 10218-2(JIS B 8433-2 が対応。2011年版に対応) | ロボットシステムと組み込み | 組み込む人(SIer・ユーザー) |
| ISO/TS 15066(2016年、協働の技術仕様書) | 4つの方式、体の部位ごとの力と圧力の目安。2025年の ISO 10218 の改訂で取り込まれた | — |
| 労働安全衛生規則 第150条の4 | 2013年の通達で、ISO 10218(2011年版)に沿ったロボットの協働を認めた | 事業者 |
規格の版と JIS の対応は、使う時点で確かめてください(編集部の整理)。
出典:協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist、Robots and humans can work together with new ISO guidance(2016年3月8日)|ISO、産業用ロボット・サービスロボット関連規格(JIS)および標準仕様書(抜粋)|日本ロボット工業会
2025年の ISO 10218 の改訂
ISO 10218 は 2011年版のあと改訂されました。SICK の解説(2025年9月)は、新しい版について、それまでの ISO/TS 15066 を完全に取り込み、協働の用途の要件を定めたとしています。人とロボットがぶつかったときに許される力や圧力の限界と、その測り方も含むとしています。ほかに、ISO 10218-1:2025 では大型の産業用ロボットと協働向けの小型で出力の小さいロボットを2つのクラスに分けたこと、サイバーセキュリティを考慮したことを挙げています。
日本の通達(2013年)は 2011年版の ISO 10218 を前提にしています。どの版の規格・JIS を使うかは、使う時点で確かめる必要があります(編集部の整理)。
出典:More safety for humans and machines(ISO 10218 の改訂について、2025年9月8日)|SICK、産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省
日本のルール:リスクアセスメントか、ISO 10218 に沿ったロボットで柵を外す
厚生労働省のリーフレットによると、2013年12月24日付の通達(基発1224第2号)で、次の場合は協働作業ができるとしました。①リスクアセスメントにもとづく措置で、ロボットに接触して危険が生ずるおそれが無くなったと評価できるとき(評価結果は記録・保管)、②ISO 10218-1・-2(2011年版)に沿って設計・製造・設置され、技術ファイルと適合宣言書が作られたロボットを、その使用条件に基づき適切に使うときです。
リスクアセスメントでは、特に①マニプレータ等の力と運動エネルギー、②マニプレータ等と周りの構造物の間に拘束される可能性、③マニプレータ等の形や作業の状況(突起が眼などに当たる、一部が鋭利、関節の間に挟まれる)に留意するよう求めています。②は、最接近距離を 500mm 以上にするか、挟まれても動力なしで人の力で抜け出せれば、危険のおそれが無いと判断できる一例とされています。
出典:産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省
特別教育
産業用ロボットの教示等と検査等の業務には、労働安全衛生規則 第36条の第31号・第32号で特別教育が定められています。日本ロボット工業会の資料によると、定格出力 80W 以下の駆動用原動機をもつ機械などは、厚生労働大臣が定める機械として産業用ロボットから除かれる(昭和58年労働省告示第51号)とされています。協働ロボットでも、80W を超えるものは産業用ロボットとして扱うのが基本です(編集部の整理。個別の扱いは労働基準監督署などに確かめてください)。
出典:産業用ロボット関連法規(抜粋)(2018年10月30日現在)|日本ロボット工業会
リスクアセスメントの進め方
協働ロボットの安全は、作業を決め、危険を洗い出し、けがの重さと起きやすさを見積もり、リスクを下げ、確かめるくり返しで作ります。MONOist の記事(2020年)は、一度に全部のリスクをなくそうとするのではなく、リスク低減のサイクルを回し続けて接触のリスクを少しずつ減らす考え方を紹介しています。
- ① 作業を決める:何を・どこで・人は何をするか
- ② 危険を洗い出す:ぶつかる・挟まれる・刺さる・落ちる
- ③ 見積もる:力・エネルギー・頻度・けがの重さ
- ④ 下げる:形・速さ・力・センサー・柵
- ⑤ 確かめる:力を測る、記録・保管する。残ったリスクがあれば、もう一度①から
出典:協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist、産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省
過渡的接触と準静的接触
MONOist の記事(2020年)によると、ISO/TS 15066 は人とロボットの接触を2種類に分けています。0.5秒以下の短い接触で、体の一部がはね返されるような「過渡的接触」と、0.5秒以上続き、挟まれるような「準静的接触」です。挟まれると体が逃げられないので、同じ力でも準静的接触のほうが厳しく見ます。
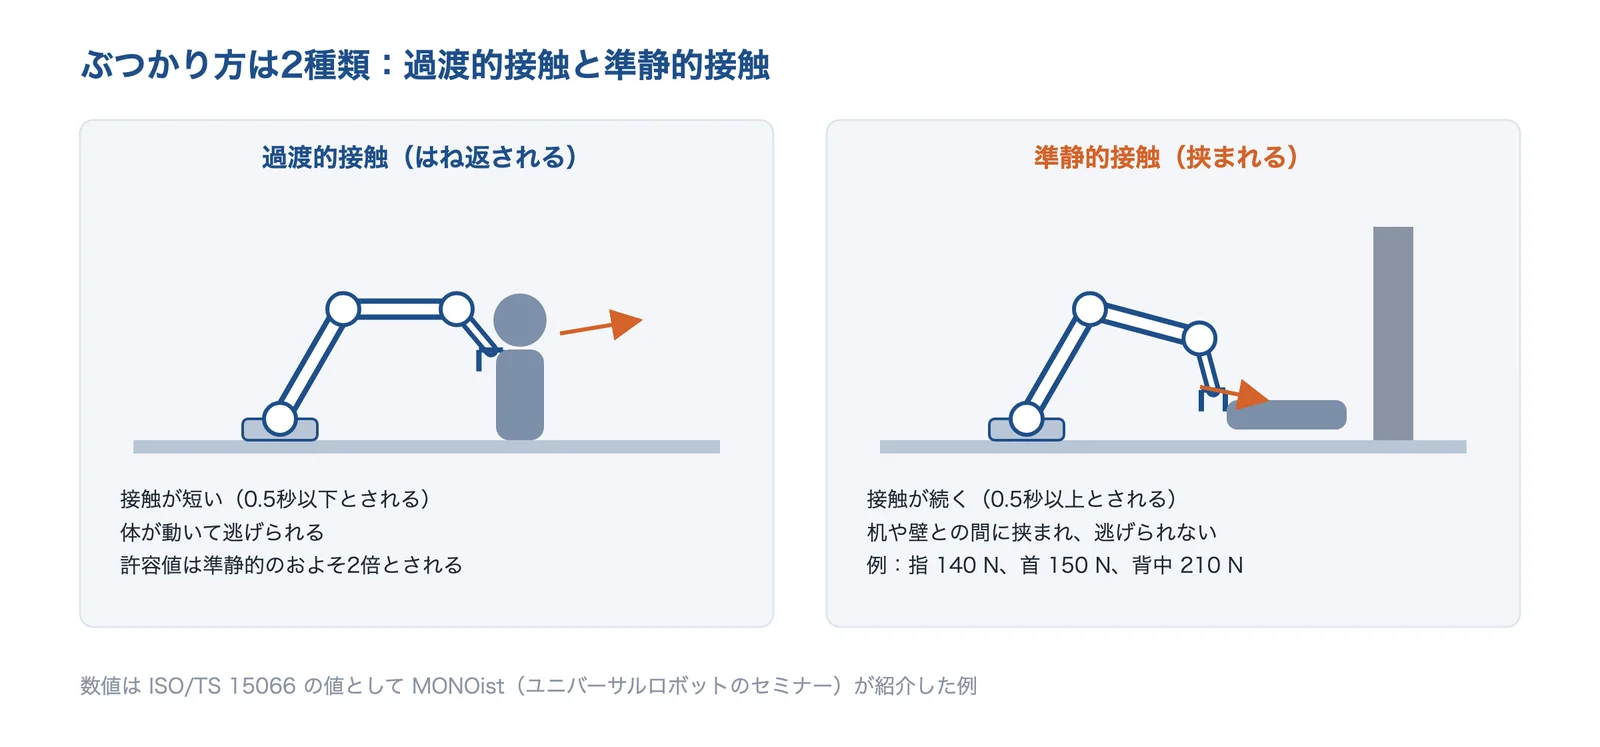
出典:MONOist の記事(2020年)をもとに AI(Claude)で作成
出典:協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist
許される力の目安
同じ記事は、ISO/TS 15066 の値として、準静的接触では首 150 N、背中 210 N、指 140 N までを例に挙げ、過渡的接触ではその2倍が限界値とされると紹介しています。値は体の部位ごとに決まっていて、SICK の解説によると、規格には力と圧力の限界とその測り方が含まれます。ユニバーサルロボットの担当者は、ISO/TS 15066 には力やトルク・速度に制限をかける、つかむ部分の接触面積を増やす、といった安全設計の方策が書かれていると説明しています。
出典:協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist、More safety for humans and machines(ISO 10218 の改訂について、2025年9月8日)|SICK
これらは「この値以下ならどんな作業でも安全」という意味ではなく、リスクアセスメントで使う目安です。使うときは規格の原文の値と測り方で確かめます(編集部の整理)。値のもとになった研究は人が「痛い」と感じ始める力:ドイツの研究にあります。
ロボットより、道具とワークが危ないことがある
MONOist の記事で、ユニバーサルロボットの担当者は、刺し身の加工のためにロボットに刃物を付けるような場合は、ロボット単体では防ぎきれないとし、センサーでロボットを止める、作業中に警告ランプを点けるなどの対策を挙げています。厚生労働省も、リスクアセスメントで、突起・鋭利な部分・挟まれに留意するよう求めています。OSHA の技術マニュアルは、ロボット本体だけでなくエンドエフェクタ(グリッパなど手先の道具)を付けたものを「産業用ロボットシステム」として扱っています。
| 危険のもと | 考えられること | 対策の例 |
|---|---|---|
| 刃物・ドライバーのビット・溶接トーチ | ロボットを遅くしても刺さる・切れる | 柵・センサーで止める、向きを変える |
| 鋭い角・突起のあるハンドやワーク | 圧力が集中する | 角を丸める、面で当たる形にする |
| つかむ力が弱い・停電 | ワークが落ちる・飛ぶ | 把持力の余裕、落下の範囲を決める |
| 机・壁・治具のそば | 人が挟まれる(準静的接触) | 500mm 以上あけるなど |
| ハンドやワークを替えた | 前の評価が使えない | もう一度評価する |
厚生労働省・MONOist・OSHA の資料をもとに編集部が整理したものです。
協働ロボットの本体が協働向けでも、ハンド・ワーク・置き場所を替えたら、評価をやり直すのが基本です(編集部の整理)。
出典:協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist、産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省、OSHA Technical Manual Section IV Chapter 4: Industrial Robot Systems and Industrial Robot System Safety|米国労働安全衛生局(OSHA)
種類と選び方
可搬質量とリーチ
協働ロボットは、運べる重さ(可搬質量)と届く範囲(リーチ)で機種が分かれます。ファナックの CRX シリーズは可搬 3〜30kg、リーチ 692〜1,756mm の6機種です(カタログ値。CRX-30+A は 25kg 可搬モードで 1,889mm)。ユニバーサルロボットは、可搬重量 3kg から最大 35kg、最大リーチ 1,750mm に対応すると案内しています。
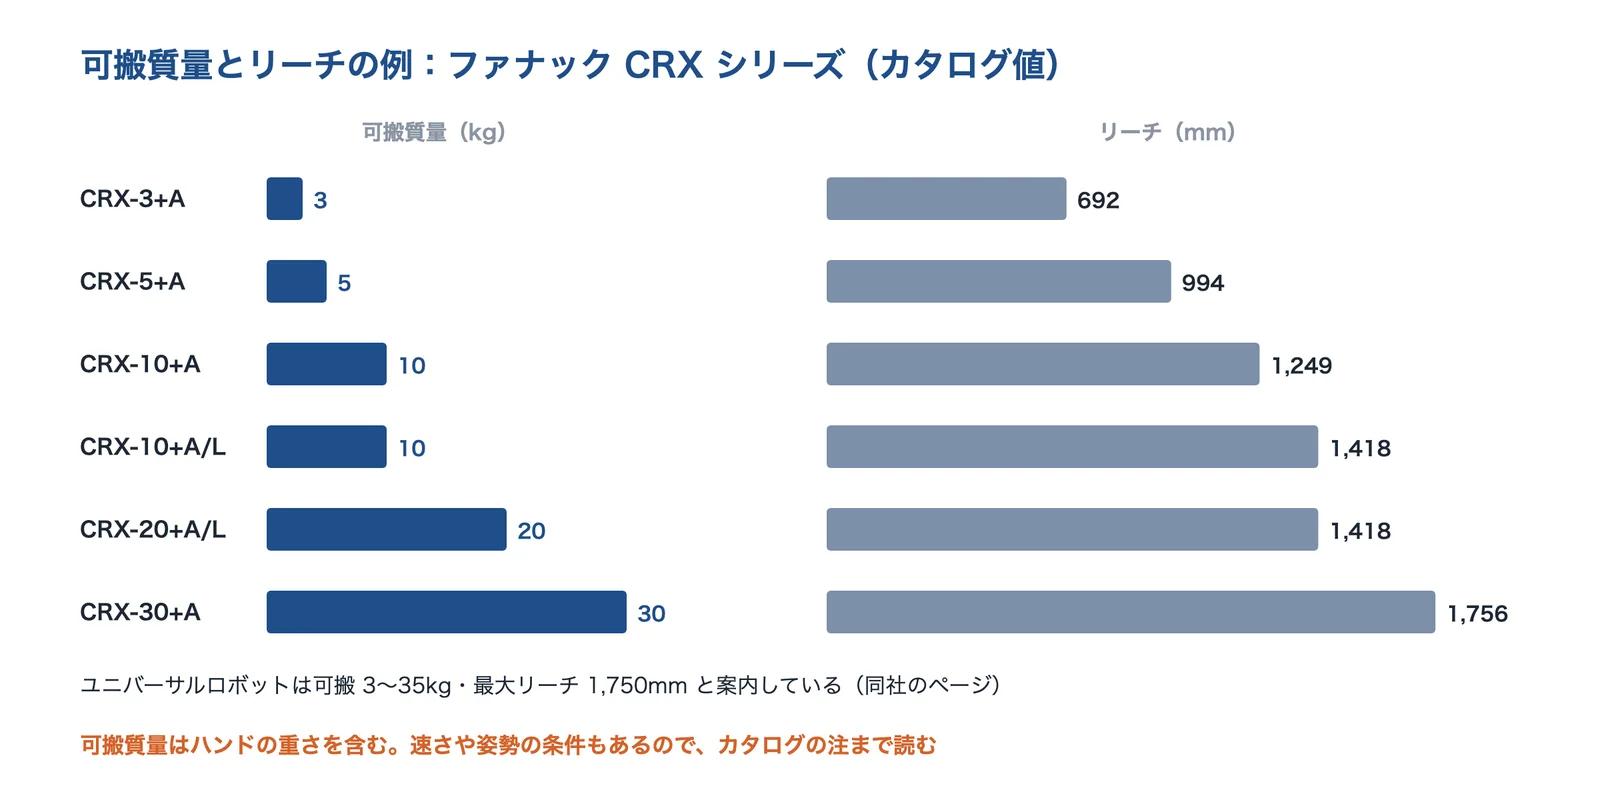
出典:ファナックの CRX のカタログ・ユニバーサルロボットのページをもとに AI(Claude)で作成
出典:協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック、ユニバーサルロボット(日本語サイト)
カタログ値を読むときの注意
| 項目 | 見るところ |
|---|---|
| 可搬質量 | 手首に付けられる重さ。ハンドとワークを足した重さで見る。重心の位置で使える重さが変わる(手首の許容モーメント) |
| 最大動作速度 | 協働モードと高速モードで違う機種がある。協働で使う速さは、リスクアセスメントで決める |
| 位置繰返し精度 | 同じ位置に戻るばらつき。CRX は ±0.02〜±0.05mm(機種による。ISO 9283 準拠) |
| 安全機能 | 接触停止・速度の制限など、どの機能を設定できるか。第三者認証の有無と対象の規格 |
ファナックの CRX のカタログをもとに編集部が整理したものです。数値の詳しい見方は、技術ページ「産業用ロボット」の「カタログ値の見方」にあります。
出典:協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック
選ぶ順番
選ぶときは、①任せる作業(何を・何秒で)→ ②協働の方式 → ③可搬質量・リーチ → ④ハンドと周辺機器 → ⑤教え方と運用の順に決めると、機種と頼み先が絞れます(このページの出典をもとに編集部が整理)。協働モードの速さで目標のサイクルタイムに入るかを、先に確かめておきます。
- ① 作業:何を・何秒で・どこへ運ぶか
- ② 方式:4つの方式のうち、どれで協働するか
- ③ 可搬・リーチ:ハンド+ワークの重さ、届く範囲
- ④ ハンド・周辺:グリッパ・吸着・治具・センサー
- ⑤ 教え方・運用:ダイレクトティーチ、教える人・直す人
ハンドと周辺機器
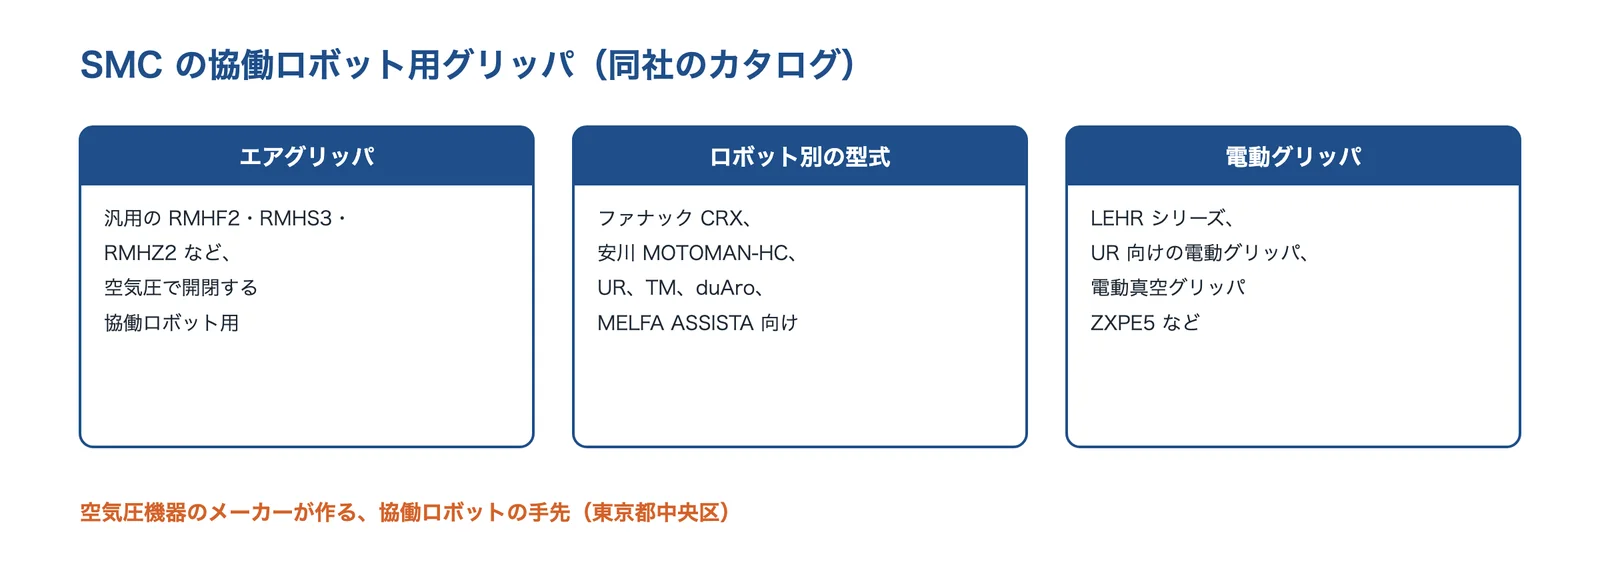
手先のハンドは、協働ロボットに合わせた製品があります。SMC は、汎用の協働ロボット用エアグリッパに加えて、ファナック CRX、安川電機 MOTOMAN-HC、ユニバーサルロボット、TM、川崎重工業 duAro、三菱電機 MELFA ASSISTA などの機種別の型式を用意しています。ユニバーサルロボットは、適合を確かめたほかの会社の周辺機器(UR+)と組み合わせられるとしています。
出典:協働ロボット用エアグリッパ(WEBカタログ)|SMC、ユニバーサルロボット(日本語サイト)
一体型・持ち運べる協働ロボット
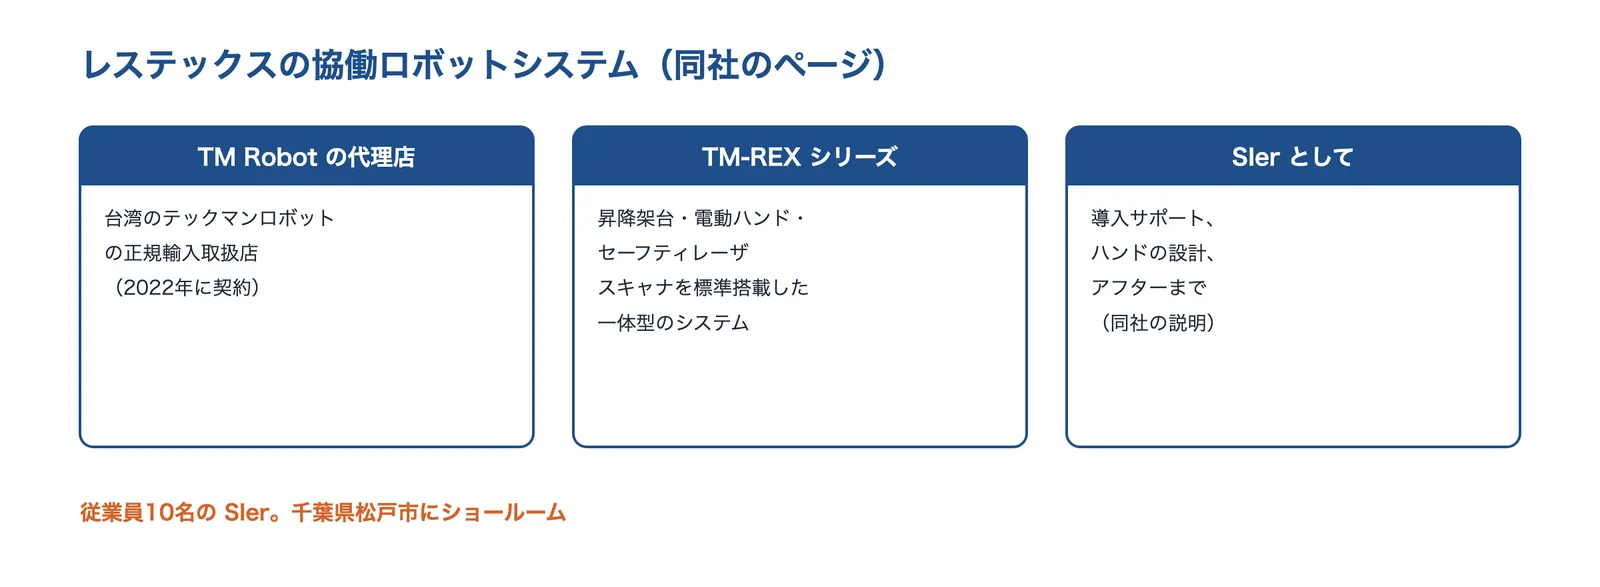
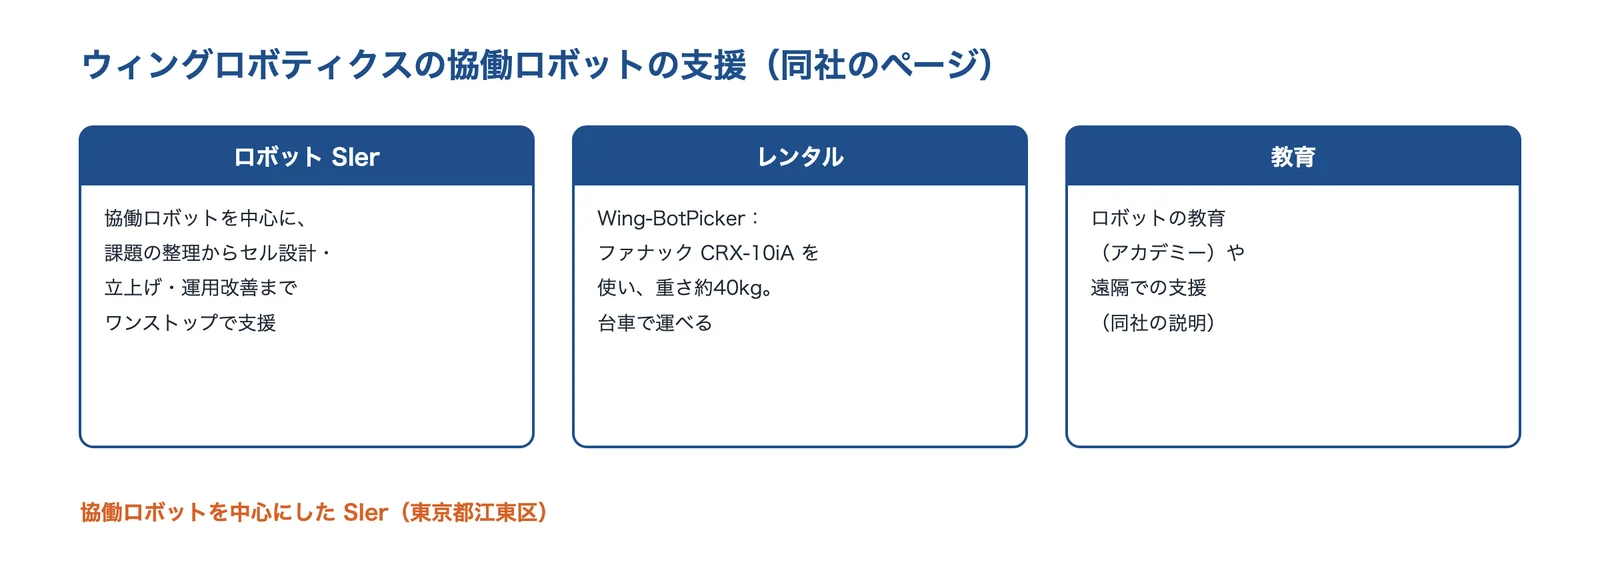
本体・ハンド・架台・安全機器を組み合わせたパッケージもあります。レステックスの TM-REX シリーズは、昇降架台、電動ハンド、セーフティレーザスキャナを標準で搭載した協働ロボットの一体型システムです。ウィングロボティクスのレンタルの Wing-BotPicker は、ファナックの CRX-10iA を使い、重さ約 40kg で台車で運べるとしています。
出典:TM-REX シリーズ(協働ロボット一体型システム)|レステックス、ロボットレンタル Wing-BotPicker|ウィングロボティクス
工程に組み込むときに確かめること
協働ロボットを工程に組み込むとき、決めておきたい点です(このページの出典をもとに編集部が整理した項目です)。
- 作業:人とロボットの役割分担と、人がロボットのそばで何をするかを決めた
- 方式:監視停止・ハンドガイド・速度と間隔の監視・力の制限のどれで協働するかを決めた
- 力・挟まれ:ぶつかりうる体の部位と、机・壁・治具との間に挟まれる所を洗い出した
- 道具:刃物・鋭い角・突起・ワークの落下を、ハンドとワークまで含めて評価した
- 速さ:協働で動かす速さで、目標のサイクルタイムに入ることを確かめた
- センサー:スキャナの範囲と、止まるまでの時間・距離を決めた
- 記録:リスクアセスメントの結果と、測った力・圧力を記録・保管した
- 変更:ハンド・ワーク・置き場所を替えたら、評価をやり直す手順を決めた
用途と導入:進め方・事例・トラブル
どんな作業に使われているか
このページの事例では、工作機械へのワークの出し入れ(マシンテンディング)、段ボールの段積み(パレタイズ)、ねじ締め、箱詰め、溶接、伝統工芸品の表面処理に使われています。人の作業の全部ではなく一部を受け持たせ、人は段取りや判断を担う組み方が多く見られます(編集部の整理)。
| 作業 | このページの事例 |
|---|---|
| マシンテンディング(工作機械へのワークの出し入れ) | 大久保歯車工業 |
| パレタイズ(段ボールの段積み) | ヤスダヨーグルト |
| ねじ締め・組立 | Darex |
| 溶接(板金の溶接工程) | スズミ |
| 表面の処理(鉄急須の琺瑯引き) | 及源鋳造 |
| 箱詰め・包装 | Darex |
安川電機の事例では、ヤスダヨーグルトが1箱約 5.4kg の段ボールをカゴ台車に積む作業に人協働ロボットを入れ、実質作業員2名分の人手不足を解消しました。カゴ台車は3種類以上あり、材質に合わせたセンサーを選んで段積みできるようにしたとしています。
出典:導入事例 ヤスダヨーグルト 飲むヨーグルトのパレタイジング|安川電機
導入の進め方
東北経済産業局の事例集(2025年6月)は、ロボットは単体では力を発揮できず、周辺機器やシステムと組み合わせて1つのシステムにすることが重要で、それを担うのがロボット SIerだとし、導入の基本の流れを、事前構想 → 詳細設計・契約 → 設計・製造 → 納品 → 運用・保守と示しています。
- ① 事前構想:どの作業を、何のために
- ② 詳細設計・契約:仕様・安全・費用を決める
- ③ 設計・製造:ハンド・治具・周辺の装置
- ④ 納品:据え付け・立ち上げ
- ⑤ 運用・保守:改善・教育・点検
リスクアセスメントは、詳細設計から納品まで、変更のたびにやり直します(編集部の整理)。
出典:中小製造業における省力化事例集(2025年6月)|東北経済産業局
自社で組むか、SIer に頼むか
ユニバーサルロボットの解説は、協働ロボットはプログラミングやティーチングが容易だとしています。自社で組む例もあります。大久保歯車工業は、現場の担当者が Web 講座と2日間のトレーニングを受け、ロボットの経験ゼロから5カ月で実用化しました(ユニバーサルロボットの事例)。いっぽう、及源鋳造は SIer に手作業の工程を伝えながらハンドと治具を試行錯誤し、開発・導入に約2年かけています(東北経済産業局の事例集)。ハンドや治具の設計、安全の評価に自信がなければ、SIer に相談するのが近道です(編集部の整理)。
出典:産業用ロボットと協働ロボットの違い|ユニバーサルロボット、導入事例 大久保歯車工業|ユニバーサルロボット、中小製造業における省力化事例集(2025年6月)|東北経済産業局
費用:本体の値段だけで予算を組まない
MONOist の記事(2026年1月)は、協働ロボットの本体価格を100万〜600万円台程度とし、カメラやセンサーなど周辺機器と組み合わせて使う「半完成品」なので、全体の予算は本体価格の2〜3倍程度を考えたほうがよいとしています。年間の保守契約の費用も別に見ておくよう書いています。これは記事の目安で、作業や安全の対策で大きく変わります。
出典:協働ロボットの導入時における注意点〜“半完成品”の扱い方:中堅中小製造業の自動化 虎の巻(5)(2026年1月)|MONOist
次の4件は、伝統工芸の工程に入れた例、工作機械の出し入れを自社で組んだ例、ねじ締めと箱詰めを柵なしで動かした例、柵や停止の措置がなく起きた産業用ロボットの死亡災害です。
及源鋳造:鉄急須の琺瑯引きを協働ロボットで(岩手県)
東北経済産業局の事例集によると、南部鉄器の及源鋳造は、鉄急須の内面の琺瑯引きを担っていた中心の作業員が、引き継ぎができないまま退職したことをきっかけに、協働ロボットと社内で作った遠心機を組み合わせた自動化を進めました(経済産業省の平成26年度ロボット導入実証事業に採択)。急須の重さや特殊な形、さまざまなサイズに対応するハンドと治具を試行錯誤し、約2年かけて開発・導入し、2〜3名で行っていた作業を1名で、入社して間もない社員でも担当できる工程になり、生産量は約30%アップ、労働生産性は 2.64倍になったとしています。2023年には、重い鉄鍋を持ちながら行っていた仕上げのバリ取りにもロボット(バリンダー)を入れています。
出典:中小製造業における省力化事例集(2025年6月)|東北経済産業局
大久保歯車工業:歯切り工程のワークの出し入れを自社で(神奈川県)
ユニバーサルロボットの事例によると、建設機械向けの歯車を作る大久保歯車工業は、協働ロボット(UR10e)で歯切り・刻印・面取りの工程間のワークの出し入れを自動化しました。機械側のはめ込み部とワークのすき間は 0.03mm でした。安全は社内の安全委員会など 10名前後で協議し、立ち入り禁止のエリアと手で開け閉めする簡易柵を設け、足元のエリアセンサーに反応するとロボットが止まるようにしました。結果として、設備7台に二名体制だった工程を一名減らし、対象設備の生産性は 30%向上したとしています。
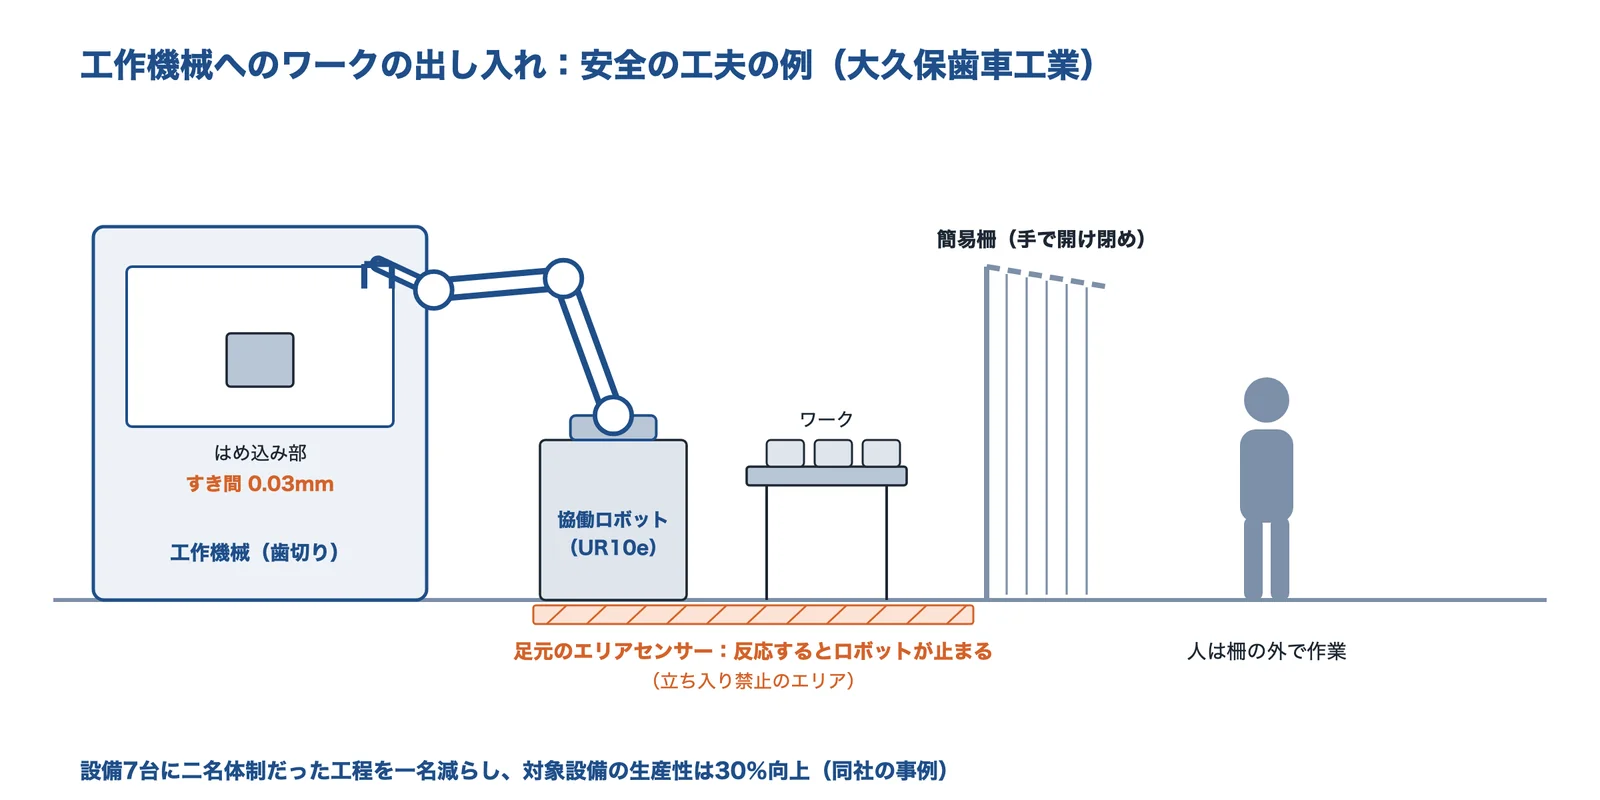
出典:ユニバーサルロボットの導入事例(大久保歯車工業)をもとに AI(Claude)で作成
Darex:ねじ締めと箱詰めを、リスクアセスメントのうえ柵なしで(米国)
ユニバーサルロボットの事例によると、ドリルやナイフの研ぎ器を作る米国の Darex は、作業者がエアドライバーで1本ずつ締めていたねじ締めを UR3、箱の成形から箱詰め・封函までを UR5 で自動化しました。適切なリスクアセスメントのもとで安全柵を設けずに作業者のすぐ隣で動かし、さらに作業エリアへの人の進入を検知するとロボットを減速させるエリアスキャナを入れました。生産効率は約 30%向上し、週に作れる製品は2種類から4種類に増え、16か月と見込んでいた投資の回収は1年未満だったとしています。
産業用ロボットの可動範囲に入り、挟まれた死亡災害
厚生労働省の職場のあんぜんサイトの労働災害事例(No.100422)は、ブラウン管のパネルの製造ラインで、夜勤の作業者がコンベヤ内のパネルの破片を取り除こうとして、動いている産業用ロボットの可動範囲に入り、マニプレータに挟まれて亡くなった災害です。協働ロボットの事故ではありませんが、柵や囲い、立ち入りを検知して止める措置がないと、ロボットのそばで何が起きるかを示しています。協働の計画でも、人がロボットのどこに、どんなときに近づくかを洗い出すことが出発点です(編集部の整理)。
出典:労働災害事例 No.100422 産業用ロボットの可動範囲内に立ち入り、マニプレータに挟まれる|厚生労働省 職場のあんぜんサイト
事例の1件目は国の事例集、2件目と3件目はロボットメーカーの導入事例、4件目は国の災害事例です。効果の数値は、ロボットだけでなく、ハンド・治具・工程の見直しを含めた値です(編集部の整理)。
よくあるトラブルと、まず疑うところ
協働ロボットでよく起きることと、まず確かめたいところをまとめました。このページの事例では、ロボットの本体より、速さの制限・ハンドと治具・安全の評価の決め方にかかわるものが目立ちます(編集部の整理)。
| 起きること | まず疑うところ | 対策の例 | 詳しく |
|---|---|---|---|
| サイクルタイムが目標に届かない | 協働の速さの制限、動きの軌跡 | 人がいないときは速く動かす方式の組み合わせ、軌跡の見直し | 速度と間隔の監視:距離で速さを切り替える |
| よく止まる(誤停止) | 力のしきい値、ケーブル・治具との接触 | 配線と治具の取り回し、しきい値の見直し(評価の範囲で) | ぶつかったことを知るしくみ |
| 「柵なし」の計画が審査で通らない | 道具・ワーク・挟まれの見落とし | 刃物などは柵・センサー、挟まれる所は 500mm 以上あける等 | ロボットより、道具とワークが危ないことがある |
| ハンドを替えたら危なくなった | 道具の形・重さが変わった | 変更のたびにリスクアセスメントをやり直す | ロボットより、道具とワークが危ないことがある |
| 位置がずれる・はまらない | 治具・ロボットの固定、ワークのばらつき | 固定の見直し、位置決めの治具 | 大久保歯車工業:歯切り工程のワークの出し入れを自社で(神奈川県) |
| 人が近づくと遅すぎる | 速度と間隔の監視の範囲・段階 | 低速と停止の距離を分けて決める | 速度と間隔の監視:距離で速さを切り替える |
| 担当者しか動かせない | 教え方とプログラムの管理 | 教育の受講、手順書、プログラムの管理 | 自社で組むか、SIer に頼むか |
このページの出典をもとに編集部が整理したものです。
出典:導入事例 大久保歯車工業|ユニバーサルロボット、産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省、協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist
研究からわかること
人が「痛い」と感じ始める力:ドイツの研究
ドイツ法定災害保険(DGUV)の労働安全研究所(IFA)とマインツ大学は、健康なボランティア 100人(うち 40人は金属加工の業界の人、男性 57人、18〜66歳)の 29か所の体の部位で、押されて痛みを感じ始める力を3回ずつ測りました(研究プロジェクト FP 317)。結果は人によるばらつきが大きく、部位によっても違いました。例として、咬筋(ほおの筋肉)は中央値 15 N(10〜90パーセンタイルで 9〜26 N)、利き手でない手の人差し指の先は 58 N(35〜102 N)でした。
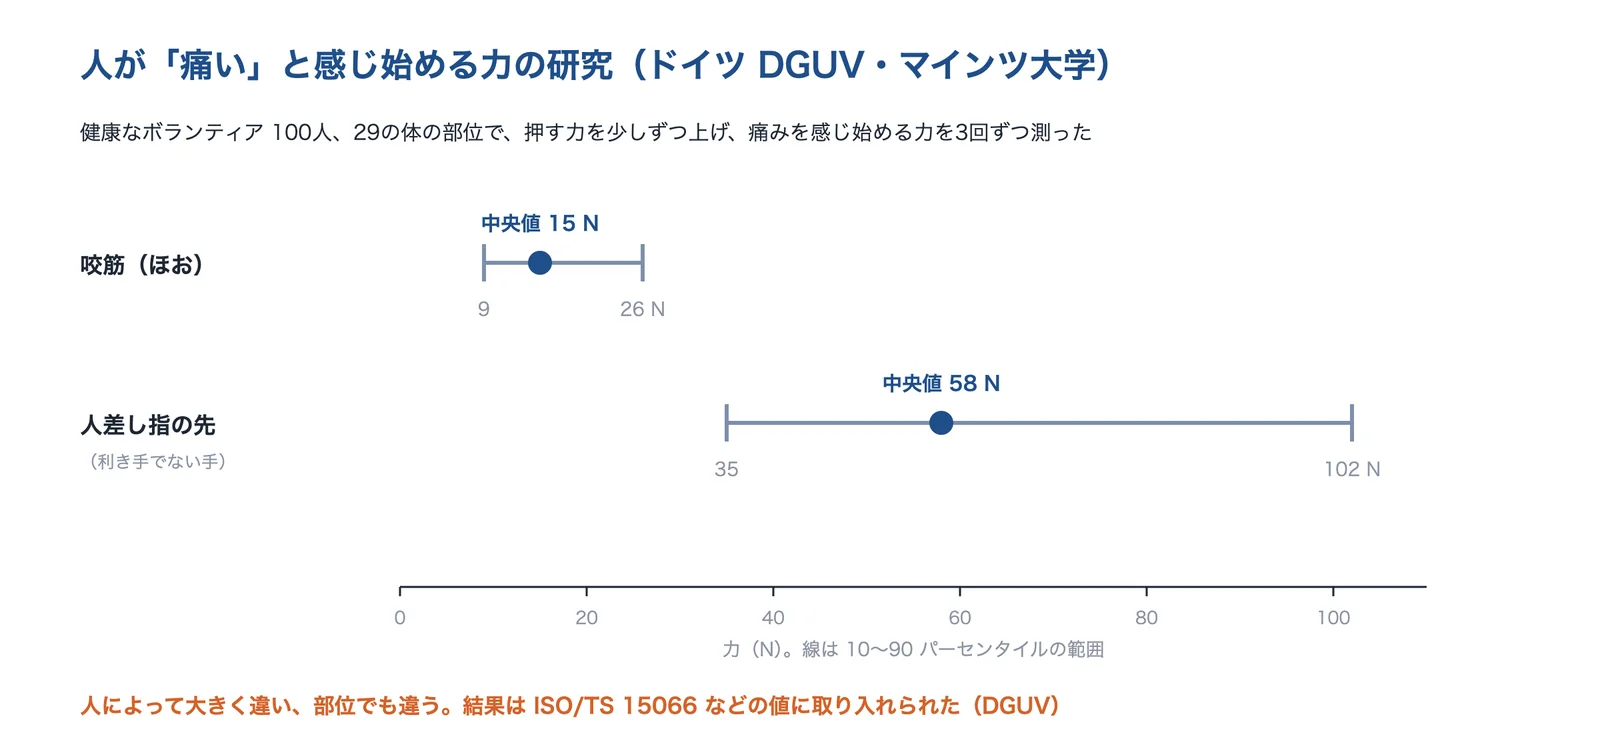
出典:DGUV(ドイツ法定災害保険)の研究プロジェクト FP 317 のページをもとに AI(Claude)で作成
研究は、求めた痛みの閾値は健康な人について挟まれ・押しつぶしの力の安全な目安になるが、病気のある人にはそのまま当てはめられないとしています。DGUV のページによると、それまでの限界値は文献の調査と一部の実験から決めた目安で、この研究の値は ISO/TS 15066 などの規格の文書に取り入れられました。
出典:FP 317 Schmerzschwellenkataster(痛みの閾値の研究、IFA・マインツ大学)|DGUV、Kollaborierende Roboter – Schmerzschwellenkataster|DGUV IFA
「痛みもけがもさせない」という考え方
ISO の発表(2016年)で、ISO/TS 15066 の作業にかかわった担当者は、「人と機械が偶然に接触しても、痛みやけがにつながってはならない」という考えから作業が始まったと説明しています。また、この技術仕様書は発展途上の分野の最初の一歩で、使われ方が増えればさらに学ぶことがある、とも述べています。
出典:Robots and humans can work together with new ISO guidance(2016年3月8日)|ISO
統計:協働ロボットの伸びは全体を下回った
IFR の会長報告(2026年)では、協働ロボットの新しい設置は 66,000台で、全体の 11%でした。協働ロボットの伸び(7%)が、産業用ロボット全体の伸びを初めて下回ったとしています。協働ロボットは人の作業の一部を受け持つ使い方が中心で、重い物・速い動きはふつうの産業用ロボットが担う、という使い分けが続いていると読めます(編集部の見方)。
出典:President’s Report by Jane Heffner(2026年)|国際ロボット連盟(IFR)
企業紹介(協働ロボットの技術)
協働ロボットの本体のメーカー、安全機器、ハンド、協働ロボットに強い SIer まで、得意分野の違う会社を紹介します。ふつうの産業用ロボットのメーカーと SIer は、技術ページ「産業用ロボット」で紹介しています。掲載は各社の公開情報にもとづきます。各社のサイトの画像は使わず、公開されている情報をもとに図にしました。
相談する前に整理すること
協働ロボットの導入を相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です)。
- 任せたい作業と、いまの時間・人数
- ワークの形・重さ・ばらつき(現物や図面)
- 目標のサイクルタイム
- 人がロボットのそばで何をするか
- 置き場所の広さと、周りの机・壁・設備
- 使っている設備との信号のやり取り
- 教える人・保守する人を社内に置けるか
- 予算(本体のほか、ハンド・治具・安全機器・立ち上げ)
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| 協働ロボットの本体を比べて選びたい | 協働ロボットのメーカー | ファナック・安川電機・ユニバーサルロボット |
| 人が近づいたら減速・停止させたい、ハンドガイドの安全を組みたい | 安全機器のメーカー | IDEC |
| 協働ロボットに付けるグリッパを選びたい | ハンド・空気圧機器のメーカー | SMC |
| ハンドや架台まで含めて、まとめて頼みたい | 協働ロボットに強い SIer | レステックス・ウィングロボティクス |
| まず借りて試したい、社内で教えられる人を育てたい | レンタル・研修 | ウィングロボティクス・ユニバーサルロボット |
各社の公式サイトの情報をもとに編集部が整理したものです。会社の紹介は、この下にあります。ふつうの産業用ロボットのメーカーと SIer は、技術ページ「産業用ロボット」で紹介しています。
| 企業 | 協働ロボット 本体 | 安全 機器 | ハンド・ 周辺 | SIer・ 導入支援 | 研修・ レンタル |
|---|---|---|---|---|---|
| ファナック協働ロボット CRX(山梨県) | ● | ||||
| 安川電機人協働ロボット(福岡県) | ● | ||||
| ユニバーサルロボット協働ロボット(日本支社は東京都) | ● | ● | |||
| IDECイネーブルスイッチ・スキャナ(大阪府) | ● | ||||
| SMC協働ロボット用グリッパ(東京都) | ● | ||||
| レステックスTM Robot の代理店・SIer(千葉県) | ● | ● | |||
| ウィングロボティクス協働ロボット中心の SIer(東京都) | ● | ● |
●は、各社の公式サイトで扱いを確認できたものです(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
ファナック株式会社|可搬 3〜30kg の協働ロボット CRX を6機種
ファナックとは
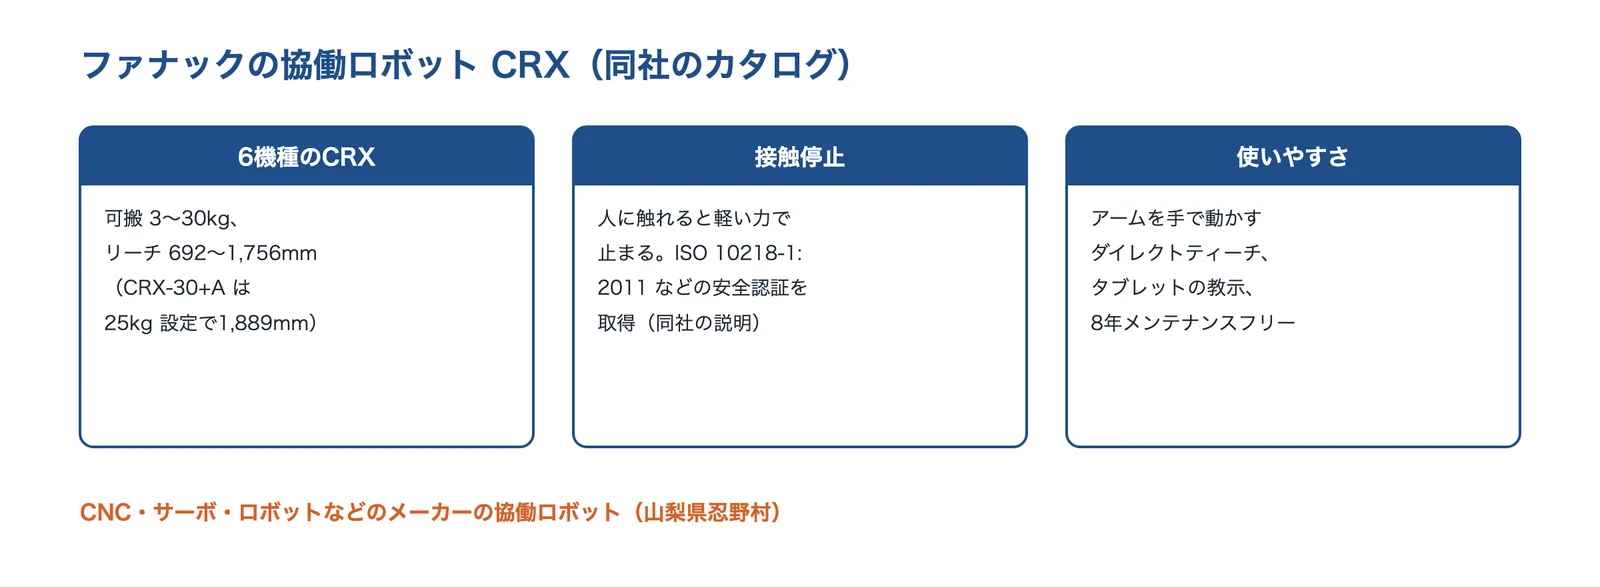
山梨県南都留郡忍野村に本社を置く会社です(1972年設立)。製品には CNC・サーボ・ロボット・小型切削加工機ロボドリルなどがあります(同社サイト)。
出典:ファナックのカタログ・公式サイトをもとに AI(Claude)で作成
ファナックの得意技術
| 技術 | 内容 |
|---|---|
| 協働ロボット CRX シリーズ | CRX-3+A〜CRX-30+A の6機種。手首部の可搬質量 3〜30kg、リーチ 692〜1,756mm(カタログ値) |
| 接触停止と安全認証 | 人に触れると軽い力で止まる。第三者認証機関から ISO 10218-1:2011 などに適合する安全認証を取得(同社のカタログ) |
| 使いやすさ | アームを直接動かすダイレクトティーチ、タブレットの教示、モーター・減速機の定期メンテナンスとグリス交換が8年間不要(同社のカタログ) |
ファナックが解決できる課題
- 人の隣で、3〜30kg のワークを扱わせたい
- 教える手間を減らし、多品種で段取りを替えたい
- 協働モードと高速モードを使い分けたい
出典:会社概要|ファナック、協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック、協働ロボット CRX シリーズ|ファナック
株式会社安川電機|人のそばで動かす人協働ロボットと、パレタイズの導入事例
安川電機とは
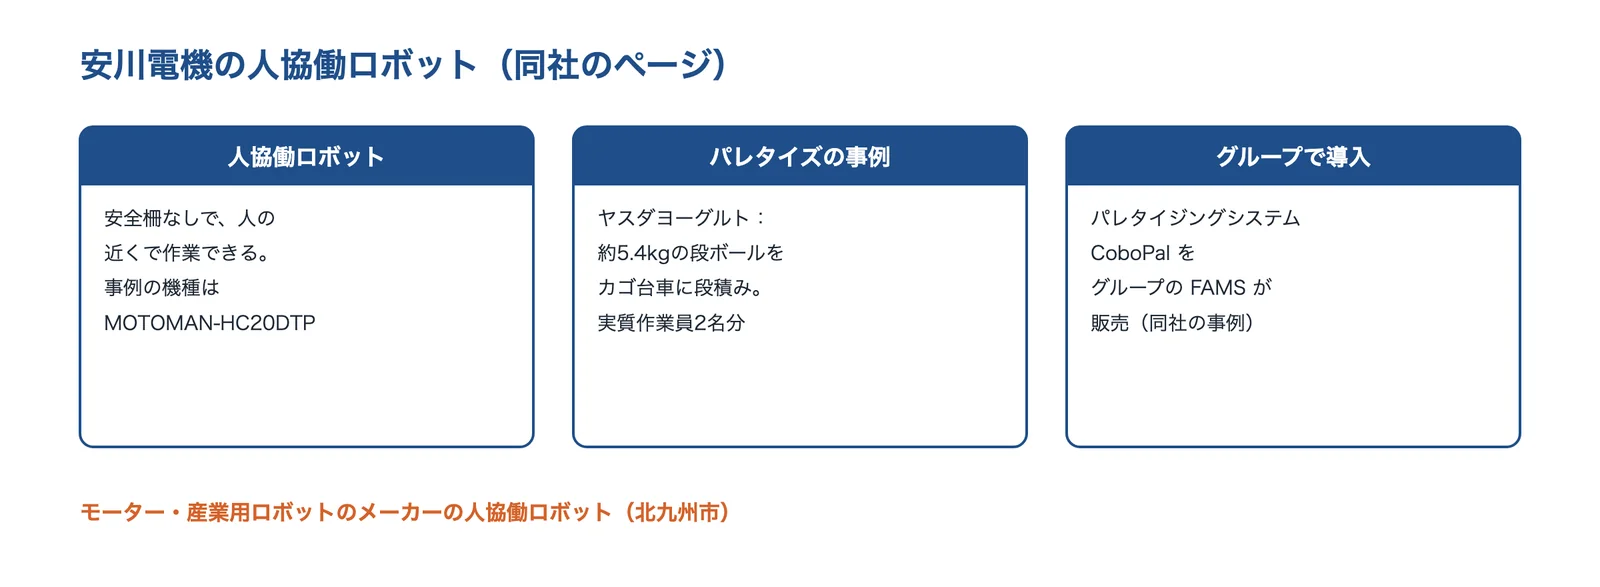
福岡県北九州市八幡西区に本社を置く会社です(1915年7月16日創立、連結の従業員数 12,483名、2026年2月28日現在)。
出典:安川電機の公式サイトをもとに AI(Claude)で作成
安川電機の得意技術
| 技術 | 内容 |
|---|---|
| 人協働ロボット | 安全柵なしで、人の近くで作業ができる(同社の事例)。事例で使ったのは MOTOMAN-HC20DTP |
| パレタイジングシステム CoboPal | グループの FAMS が販売する、人協働ロボットを使った段積みのシステム(同社の事例) |
安川電機が解決できる課題
- 狭い場所で、段ボールの段積みを自動化したい
- 人の作業スペースのレイアウトを大きく変えずにロボットを入れたい
公開されている実績・用途
- ヤスダヨーグルト:1箱約 5.4kg の段ボールをカゴ台車に積む作業に導入し、実質作業員2名分の人手不足を解消(同社の事例)
出典:会社データ|安川電機、ロボット|安川電機、導入事例 ヤスダヨーグルト 飲むヨーグルトのパレタイジング|安川電機
ユニバーサルロボット(Universal Robots A/S 日本支社)|可搬 3〜35kg の協働ロボットを、自社で組める研修とともに
ユニバーサルロボットとは
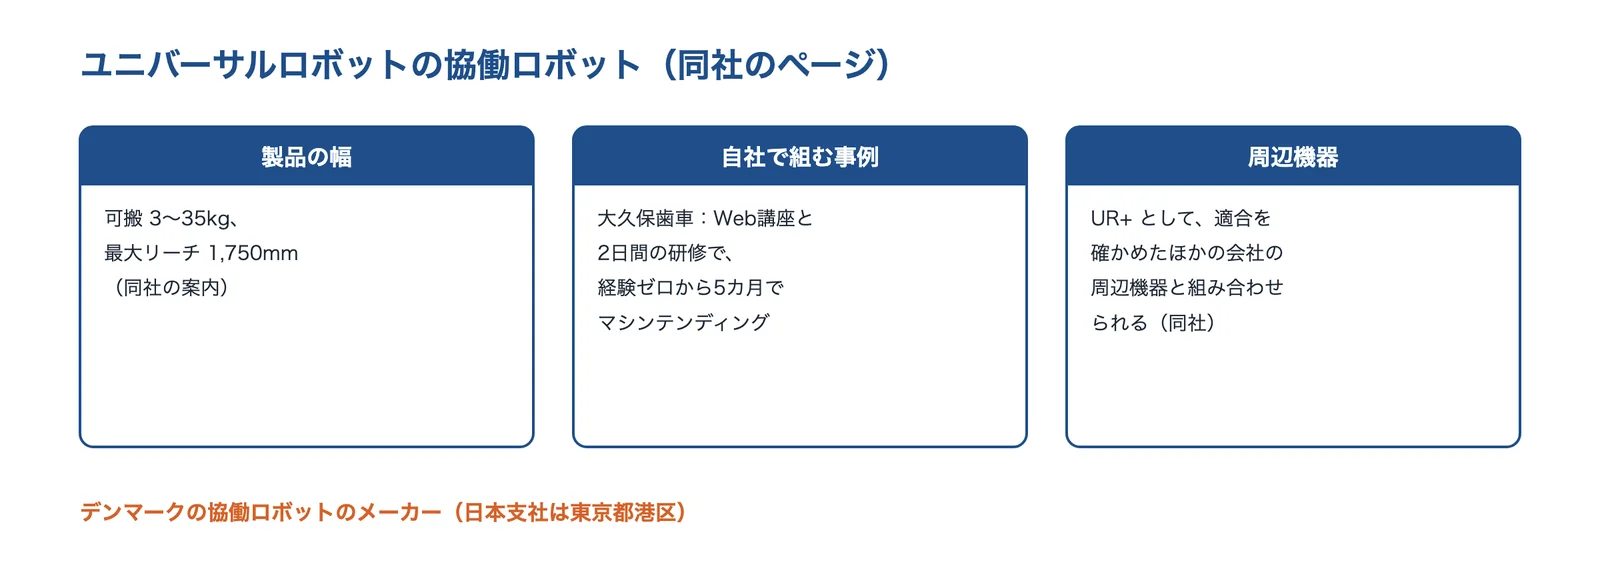
デンマークの Universal Robots A/S の日本支社で、東京都港区芝に事務所があります。
出典:ユニバーサルロボットの公式サイトをもとに AI(Claude)で作成
ユニバーサルロボットの得意技術
| 技術 | 内容 |
|---|---|
| 協働ロボット | 可搬重量 3kg から最大 35kg、最大リーチ 1,750mm に対応(同社の案内) |
| 周辺機器 UR+ | 適合を確かめたほかの会社のハンド・センサーなどと組み合わせられる(同社の説明) |
| トレーニング | Web 講座とオフラインのコアトレーニング(大久保歯車工業の事例では2日間) |
ユニバーサルロボットが解決できる課題
- SIer に頼らず、自社でロボットシステムを組みたい
- 狭い工程に、柵を最小限にしてロボットを入れたい
公開されている実績・用途
- 大久保歯車工業:二名体制から一名減、対象設備の生産性 30%向上(同社の事例)
- Darex:生産効率 約30%向上、投資の回収は1年未満(同社の事例)
出典:オフィス所在地|ユニバーサルロボット、ユニバーサルロボット(日本語サイト)、導入事例 大久保歯車工業|ユニバーサルロボット、導入事例 Darex|ユニバーサルロボット
IDEC株式会社|イネーブルスイッチとセーフティレーザスキャナで、協働の安全を組む
IDECとは
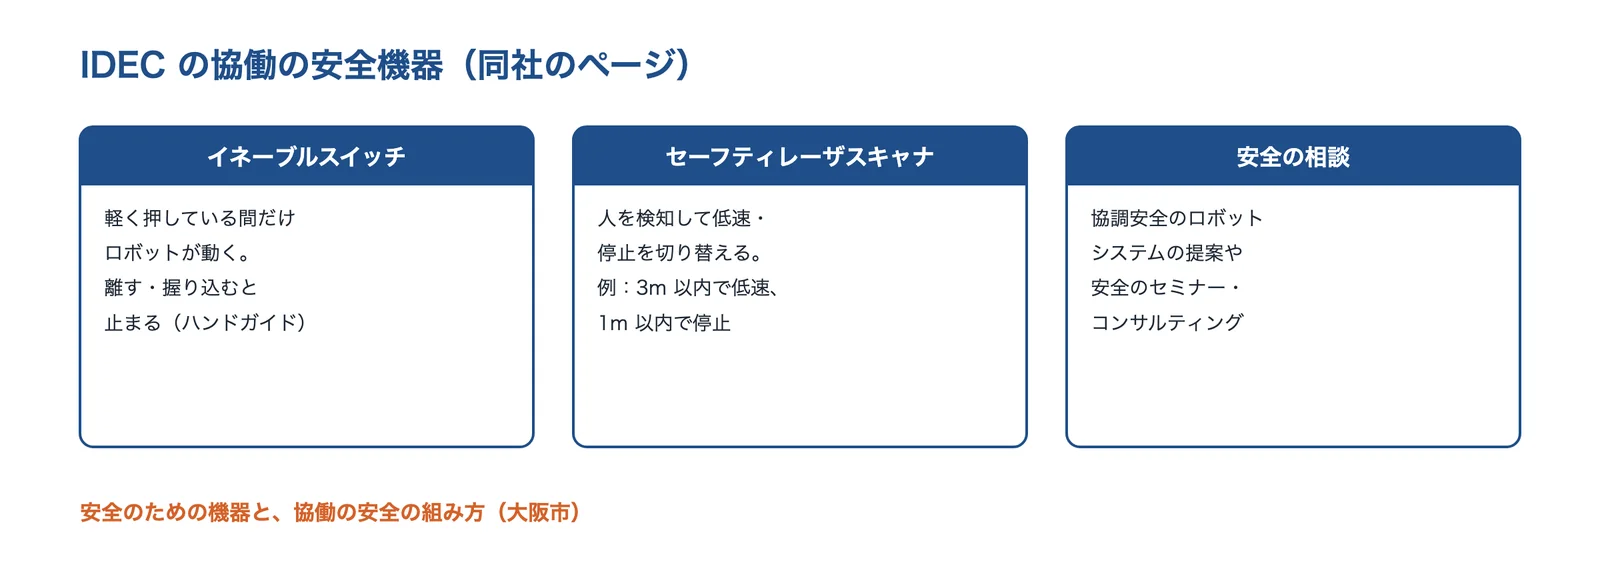
大阪府大阪市淀川区に本社を置く、制御機器・安全機器の会社です(1945年11月創業、1947年3月設立、連結の従業員数 3,006名、2026年3月末現在)。
出典:IDEC の公式サイトをもとに AI(Claude)で作成
IDECの得意技術
| 技術 | 内容 |
|---|---|
| イネーブルスイッチ | 軽く押している間だけロボットが動き、離すか強く握り込むと止まる。ハンドガイドの装置に使う(同社の説明) |
| セーフティレーザスキャナ | 人を検知して、低速と停止を切り替える。例:半径 3m 以内で低速、1m 以内で停止(同社のページの例) |
IDECが解決できる課題
- 人が近づくたびに止めず、近いときだけ遅くしたい
- 人がロボットを手で誘導する作業を、安全に組みたい
公開されている実績・用途
- 自動車の車体へのシートの取り付けで、人がいないときは速く運び、車体のそばでは止めて人が誘導する組み方を紹介(同社のページ)
出典:会社概要|IDEC、人とロボットの協働作業を一層安全で効率的に|IDEC、協働ロボットのポテンシャルを発揮する安全対策|IDEC
SMC株式会社|協働ロボットの機種ごとに合わせたグリッパ
SMCとは
東京都中央区京橋に本社を置く、空気圧機器の会社です(1959年4月27日設立)。
出典:SMC の公式サイトをもとに AI(Claude)で作成
SMCの得意技術
| 技術 | 内容 |
|---|---|
| 協働ロボット用エアグリッパ | 汎用の RMHF2・RMHS3・RMHZ2 と、ファナック CRX・安川電機 MOTOMAN-HC・ユニバーサルロボット・TM・duAro・MELFA ASSISTA などに合わせた型式(同社の WEB カタログ) |
| 電動グリッパ | LEHR シリーズ、ユニバーサルロボット向けの電動グリッパ、電動真空グリッパ ZXPE5 など(同社の WEB カタログ) |
SMCが解決できる課題
- 使う協働ロボットに合うグリッパを、取り付けの手間なく選びたい
- 空気圧と電動のどちらでつかむかを比べたい
出典:会社概要|SMC、協働ロボット用エアグリッパ(WEBカタログ)|SMC
株式会社レステックス|TM Robot の代理店として、ハンドと架台まで一体で
レステックスとは
千葉県松戸市に本店を置く会社です(2011年12月設立、従業員数 10名(非正規含む))。ロボット・ロボットシステムの設計・製造・販売(SIer)を行い、2022年から台湾のテックマンロボット(TM Robot)の輸入販売代理店です。
出典:レステックスの公式サイトをもとに AI(Claude)で作成
レステックスの得意技術
| 技術 | 内容 |
|---|---|
| TM Robot の正規輸入取扱店 | TM5-700・TM5-900、TM12・TM14、AI 協働ロボット TM-S などを扱う(同社の説明) |
| TM-REX シリーズ | 昇降架台、電動ハンド(グリッパか吸着)、セーフティレーザスキャナを標準で搭載した協働ロボット一体型システム(同社の説明) |
レステックスが解決できる課題
- まず一体型のシステムで、社内で協働ロボットを使い始めたい
- ハンドの設計から導入後の支援まで、まとめて頼みたい
出典:企業情報|レステックス、TM ROBOT|レステックス、TM-REX シリーズ(協働ロボット一体型システム)|レステックス
ウィングロボティクス株式会社|協働ロボットを中心に、レンタルから SIer まで
ウィングロボティクスとは
東京都江東区青海に本社を置く会社です(2018年9月設立、2021年4月事業開始)。ロボットソリューション事業などを行い、日本ロボットシステムインテグレータ協会の正会員です。
出典:ウィングロボティクスの公式サイトをもとに AI(Claude)で作成
ウィングロボティクスの得意技術
| 技術 | 内容 |
|---|---|
| ロボット SIer | 協働ロボットを中心に、課題の整理からセル設計、周辺機器・治具の選定、立ち上げ、運用改善までワンストップで支援。導入後も遠隔支援や教育・保全の体制で支える(同社の説明) |
| ロボットレンタル Wing-BotPicker | ファナックの CRX-10iA を使い、重さ約 40kg で台車で運べる。アームを動かして動作を覚えさせる(同社の説明) |
ウィングロボティクスが解決できる課題
- 社内にロボットの人材がいないが、自動化を始めたい
- 買う前に、借りて試したい
出典:会社概要|ウィングロボティクス、ロボットSIer|ウィングロボティクス、ロボットレンタル Wing-BotPicker|ウィングロボティクス
よくある質問
しくみと安全
- 協働ロボットと、ふつうの産業用ロボットの違いは?
- 協働ロボットは、人の近くで一緒に作業することを前提に、ぶつかったら止まる機能や速さ・力の制限をもたせたロボットです。ふつうの産業用ロボットより速さや可搬質量を抑えて使うことが多くなります(協働ロボットとは:ふつうの産業用ロボットとの違い)。
- 協働ロボットなら、安全柵は要りませんか?
- 名前だけでは決まりません。日本では、リスクアセスメントで危険のおそれが無くなったと評価できるか、ISO 10218 に沿ったロボットを使用条件どおりに使う場合に、柵などを設けずに協働できます。道具やワークの危険によっては柵やセンサーが要ります(日本のルール:リスクアセスメントか、ISO 10218 に沿ったロボットで柵を外す)。
- 協働の4つの方式とは?
- 安全適合監視停止・ハンドガイド・速度と間隔の監視・動力と力の制限です。1つの作業で組み合わせることもあります(方式ごとの、人とロボットの関わり方)。
- 80W 以下のロボットなら規制の対象外ですか?
- 労働安全衛生規則の柵の規定は、定格出力 80W を超える産業用ロボットが対象です。ただし 80W 以下でも、けがのおそれがあればリスクアセスメントで対策を考えるのが基本です(特別教育)。
- ISO/TS 15066 は今も使えますか?
- 2016年の技術仕様書で、SICK の解説によると 2025年の ISO 10218 の改訂で内容が取り込まれました。日本の通達は 2011年版の ISO 10218 を前提にしているので、どの版を使うか確かめてください(2025年の ISO 10218 の改訂)。
- ぶつかっても許される力は何 N ですか?
- 体の部位とぶつかり方(はね返されるか、挟まれるか)で違います。例えば挟まれるとき指は 140 N という値が紹介されていますが、規格の原文の値と測り方で確かめます(許される力の目安)。
選び方と導入
- 協働ロボットはなぜ遅いのですか?
- ぶつかったときのエネルギーを小さくするため、協働で動かすときは速さを抑えるからです。人がいないときだけ速く動かす方式の組み合わせもあります(速さと可搬質量が抑えられる理由)。
- 可搬質量はどう選べばよいですか?
- ハンドとワークを足した重さと、その重心の位置で見ます。カタログの注の条件も確かめます(カタログ値を読むときの注意)。
- 導入の費用はどれくらいですか?
- 記事の目安では本体が 100万〜600万円台程度で、周辺機器を含めた全体は本体の2〜3倍程度とされています。作業と安全の対策で大きく変わります(費用:本体の値段だけで予算を組まない)。
- 自社で導入できますか?
- 研修を受けて自社で組んだ例があります。ハンドや治具、安全の評価に不安があれば SIer に相談します(自社で組むか、SIer に頼むか)。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの解決 | 課題ページ |
|---|---|---|
| 段ボールや袋の荷積み(パレタイズ)を自動化したい | 協働ロボットのパレタイズと安全の考え方(どんな作業に使われているか) | 協働ロボットで積む |
| ロボットの立ち上げ・ティーチングの手間を減らしたい | 手で動かして教えるダイレクトティーチ(ハンドガイドとイネーブルスイッチ) | ダイレクトティーチ |
| ロボットの関節を小さく軽くしたい | 関節のトルクセンサーで力を知る(ぶつかったことを知るしくみ) | 力を測る関節 |
| 工場内の搬送を自動化したい | 人のそばで動かす安全の決め方(日本のルール:リスクアセスメントか、ISO 10218 に沿ったロボットで柵を外す) | 安全の決め方 |
| ばら積みの部品をロボットでピッキングしたい | つかむ道具の選び方(ハンドと周辺機器) | ハンドの選び方 |
| バリを出さない・バリ取りを減らしたい | ロボットでのバリ取り(及源鋳造:鉄急須の琺瑯引きを協働ロボットで(岩手県)) | ロボットでバリを取る |
右の列は、関係する課題ページの対策の節へのリンクです。
関連する技術・課題
- 産業用ロボット
- 画像認識AI
- IoT
- トルク(基礎知識)
- 段ボールや袋の荷積み(パレタイズ)を自動化したい
- ロボットの立ち上げ・ティーチングの手間を減らしたい
- ロボットの関節を小さく軽くしたい
- 工場内の搬送を自動化したい
- ばら積みの部品をロボットでピッキングしたい
- ロボットハンドに触覚を持たせたい
- 協働ロボット(技術カテゴリー)
- ロボット・自動化(技術カテゴリー)
出典・確認日
- 産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(リーフレット、平成25年12月)|厚生労働省
- 産業用ロボットと協働ロボットの違い|ユニバーサルロボット
- 協働ロボット CRX シリーズ カタログ(RCRALL(J)-08)|ファナック
- OSHA Technical Manual Section IV Chapter 4: Industrial Robot Systems and Industrial Robot System Safety|米国労働安全衛生局(OSHA)
- President’s Report by Jane Heffner(2026年)|国際ロボット連盟(IFR)
- Robots and humans can work together with new ISO guidance(2016年3月8日)|ISO
- 人とロボットの協働作業を一層安全で効率的に|IDEC
- 協働ロボットのポテンシャルを発揮する安全対策|IDEC
- 協働ロボットのリスクを低減する国際規格「ISO 12100」「ISO TS 15066」とは(2020年6月1日)|MONOist
- 産業用ロボット・サービスロボット関連規格(JIS)および標準仕様書(抜粋)|日本ロボット工業会
- More safety for humans and machines(ISO 10218 の改訂について、2025年9月8日)|SICK
- 産業用ロボット関連法規(抜粋)(2018年10月30日現在)|日本ロボット工業会
- ユニバーサルロボット(日本語サイト)
- 協働ロボット用エアグリッパ(WEBカタログ)|SMC
- TM-REX シリーズ(協働ロボット一体型システム)|レステックス
- ロボットレンタル Wing-BotPicker|ウィングロボティクス
- 導入事例 ヤスダヨーグルト 飲むヨーグルトのパレタイジング|安川電機
- 中小製造業における省力化事例集(2025年6月)|東北経済産業局
- 導入事例 大久保歯車工業|ユニバーサルロボット
- 協働ロボットの導入時における注意点〜“半完成品”の扱い方:中堅中小製造業の自動化 虎の巻(5)(2026年1月)|MONOist
- 導入事例 Darex|ユニバーサルロボット
- 労働災害事例 No.100422 産業用ロボットの可動範囲内に立ち入り、マニプレータに挟まれる|厚生労働省 職場のあんぜんサイト
- FP 317 Schmerzschwellenkataster(痛みの閾値の研究、IFA・マインツ大学)|DGUV
- Kollaborierende Roboter – Schmerzschwellenkataster|DGUV IFA
- 会社概要|ファナック
- 協働ロボット CRX シリーズ|ファナック
- 会社データ|安川電機
- ロボット|安川電機
- オフィス所在地|ユニバーサルロボット
- 会社概要|IDEC
- 会社概要|SMC
- 企業情報|レステックス
- TM ROBOT|レステックス
- 会社概要|ウィングロボティクス
- ロボットSIer|ウィングロボティクス
※製品名・会社名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社の文章・図は転載していません。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日 本ページの内容は一般的な情報です。安全の判断は、規格の原文・法令とリスクアセスメントで行ってください。各社の技術・実績は、その会社の公開情報にもとづきます。