自動車のワイパーは、モーターが同じ向きに回り続けているのに、ガラスの上を行ったり来たりします。エンジンでは、上下に動くピストンの力が、くるくる回る軸の力に変わります。この「動きの変換」をしているのがリンク機構です。このページでは、リンク機構とは何か、4節リンクの3つの種類(てこクランク・両クランク・両てこ)とグラスホフの定理、クランクとエンジンのスライダクランク機構、カム機構との違い、ワイパー・トグル機構などの身近な例と自由度の数え方を、図で順に解説します。
リンク機構とは:ひとことで言うと
リンク機構とは
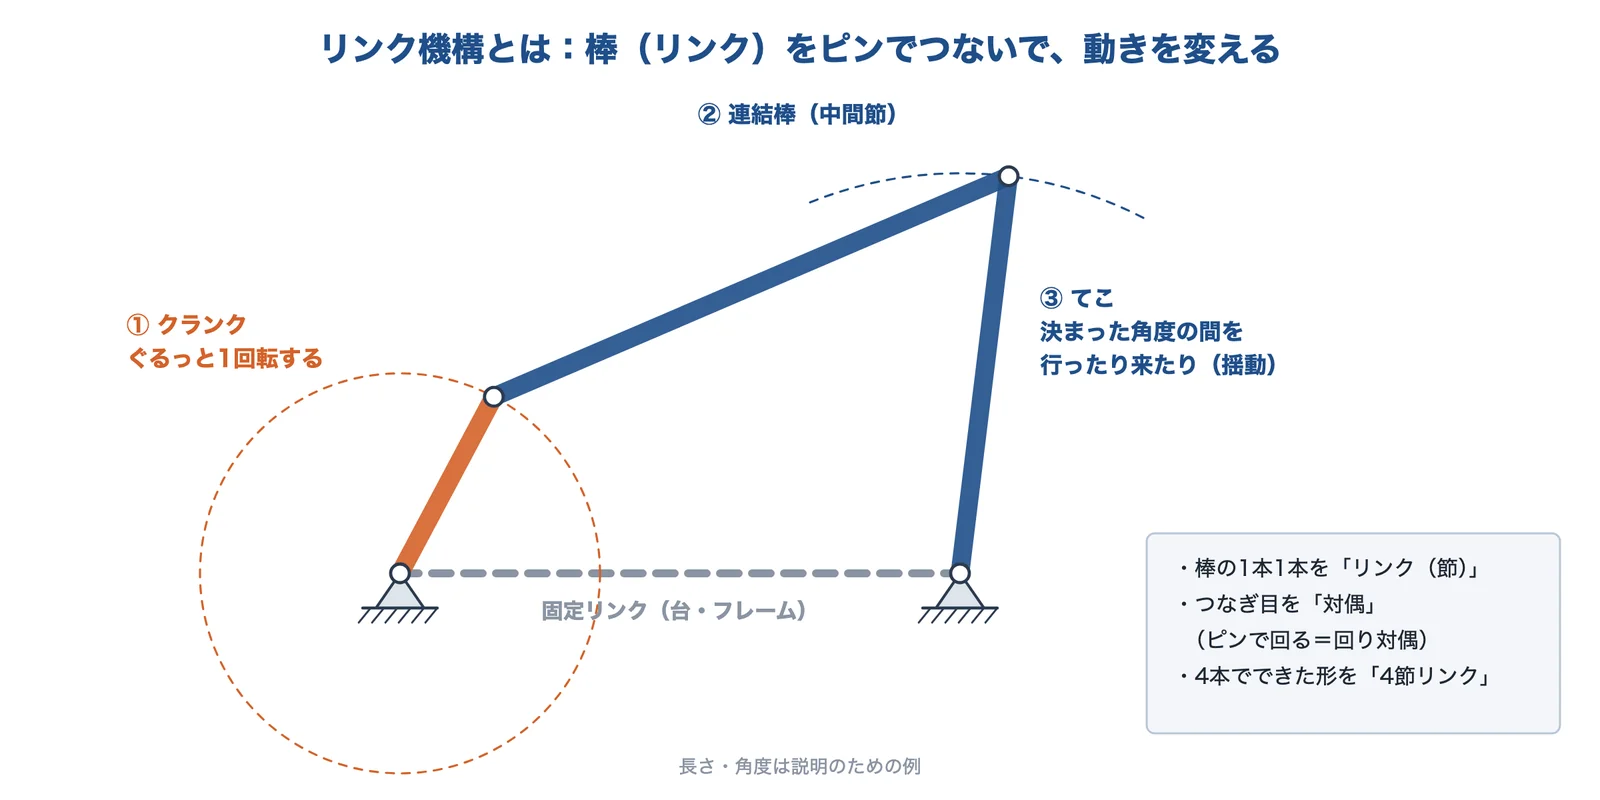
リンク機構は、複数のリンク(棒)を組み合わせ、つなぎ目(ジョイント・対偶)で1つ以上の閉じた輪(閉路)にした機構です(Wikipedia「リンク機構」)。決まった長さの棒を組み合わせるだけで、回転を往復や揺れる動きに変えたり、その逆をしたりできます。トグル機構のように、小さな力を大きな力に変えるものもあります(後の節)。
棒の1本1本を「節(せつ)」、つなぎ目を「対偶(たいぐう)」とも呼びます。つなぎ目には、ピンを軸にして回る「回り対偶」と、すべって動く「滑り対偶」があります(呼び名は東京理科大学の機構学の講義資料。説明は編集部の補足)。
出典:東京理科大学をもとに AI(Claude)で作成
いちばん基本になるのは、4本の棒をすべて回り対偶(ピン結合)で輪にした4節回転連鎖(4節リンク)です(ブリタニカ国際大百科事典。コトバンク「四節回転連鎖」)。東京理科大学の講義資料では、各部をクランク・連接棒・てこ・固定節(フレーム)と呼んでいます(表の説明は編集部の補足)。
| 名前 | どんな節か |
|---|---|
| クランク | 1回転できる節(てこクランク機構では最短の節) |
| 連接棒(連結棒) | クランクとてこをつなぐ節 |
| てこ | 決まった角度の間を行ったり来たりする(揺動運動する)節 |
| 固定節(フレーム) | 動かない台。機械の本体にあたる |
図1のように、固定節の上の2つの支点にクランクとてこを取り付け、その先を連接棒でつなぐと、クランクを1回転させるたびに、てこが1往復します。
出典:リンク機構|Wikipedia、四節回転連鎖(ブリタニカ国際大百科事典 小項目事典)|コトバンク、機構学 講義資料「第2章 リンク機構の種類と運動」(PDF)|東京理科大学
4節リンクの3つの種類とグラスホフの定理
出典:東京理科大学、コトバンクをもとに AI(Claude)で作成
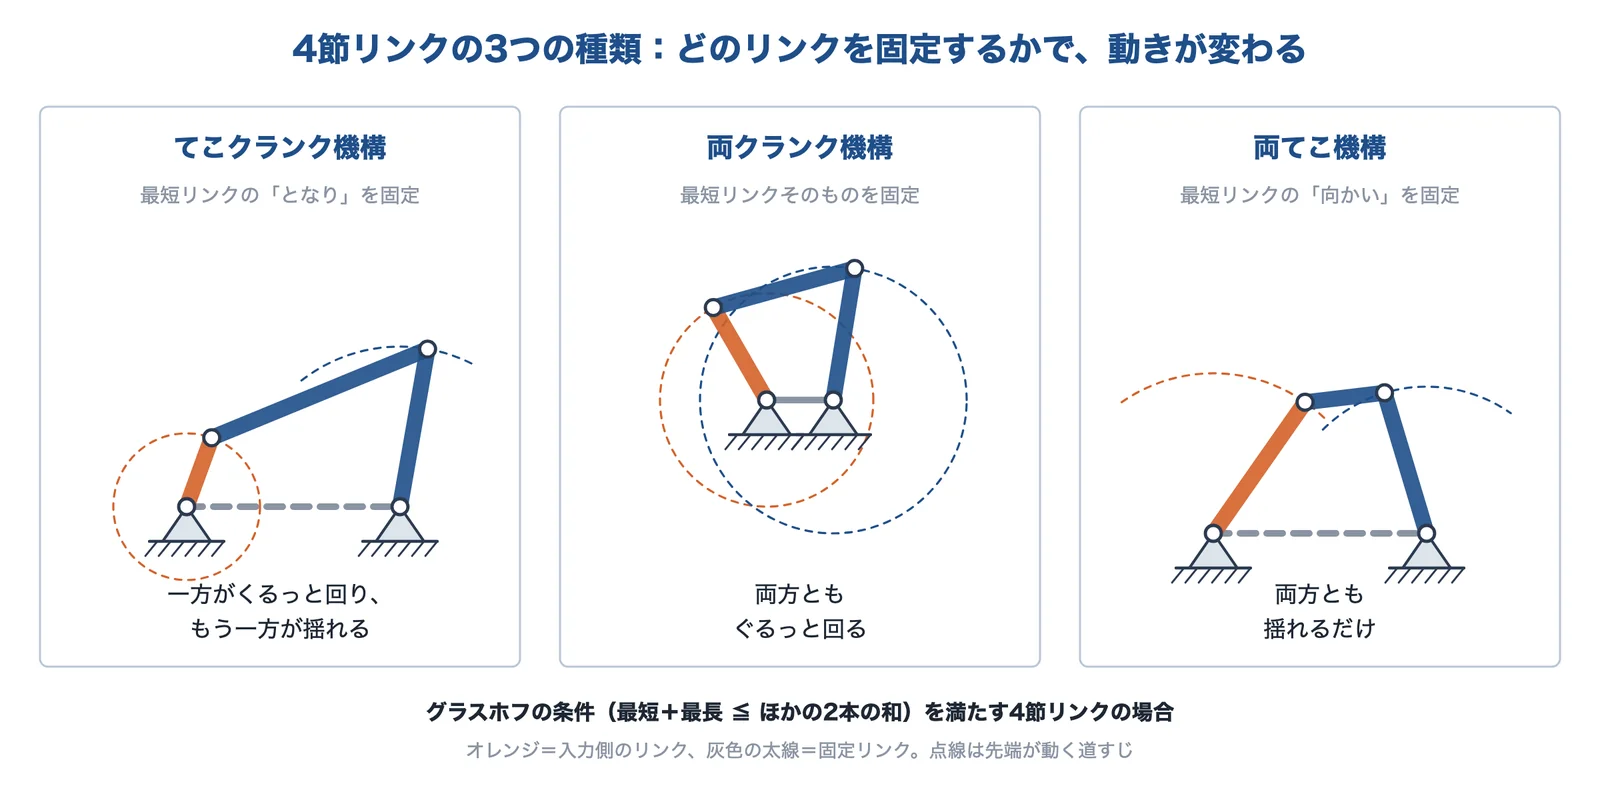
同じ4本の棒でも、どの節を固定するかで、まったく違う動きの機構になります。ブリタニカ国際大百科事典は、固定する節によって「クランク機構」「両クランク機構」「両てこ機構」が得られると説明しています。どの節を固定すると何になるかを、東京理科大学の講義資料をもとに表にまとめました(「最短の節」を基準にした言い方は講義資料の図による)。
| 種類 | 固定する節 | 動き |
|---|---|---|
| てこクランク機構 | 最短の節のとなり | 最短の節(クランク)が1回転し、向かいの節(てこ)が揺動する |
| 両クランク機構 | 最短の節 | 両側の2本がどちらも完全に回転する。講義資料の図の例では、片方を一定の速さで回しても、もう片方の回る速さは一定にならない |
| 両てこ機構 | 最短の節の向かい | 両側の2本がどちらも揺動するだけ |
1回転できるかを決める「グラスホフの定理」
どれかの節がぐるっと1回転できるかどうかは、4本の長さで決まります。東京理科大学の講義資料は、4節回転連鎖で最短の節が完全に回転できる条件をグラスホフの定理として、「最短節と他の一つの節の長さの和が,残り2つの節の長さの和より小さいか,等しくなければならない」と説明しています。
「他の一つの節」に最長の節を選んでも成り立てば、ほかの組み合わせでも成り立つので、ふつうは「最短+最長 ≦ 残り2本の和」の形で覚えます(この言い換えは編集部の補足)。たとえば 50・80・100・110mm の4本なら、50+110=160、80+100=180 で条件を満たし、最短の50mmの節が1回転できます(数値は説明のための例)。条件を満たさない4本では、どの節を固定しても1回転する節はできず、揺れるだけの機構になります(編集部の補足)。
思案点と死点
リンク機構には、動きが決まらなくなる位置があります。東京理科大学の講義資料は、運動の途中で動きが拘束されなくなる点を思案点(クランクが右にも左にも回れる)、棒が一直線に並んで、てこを回してもクランクを回せなくなる位置を死点と呼んでいます。両てこ機構でも、決まった位置で思案点になります。
出典:四節回転連鎖(ブリタニカ国際大百科事典 小項目事典)|コトバンク、機構学 講義資料「第2章 リンク機構の種類と運動」(PDF)|東京理科大学
クランクとは:エンジンのスライダクランク機構
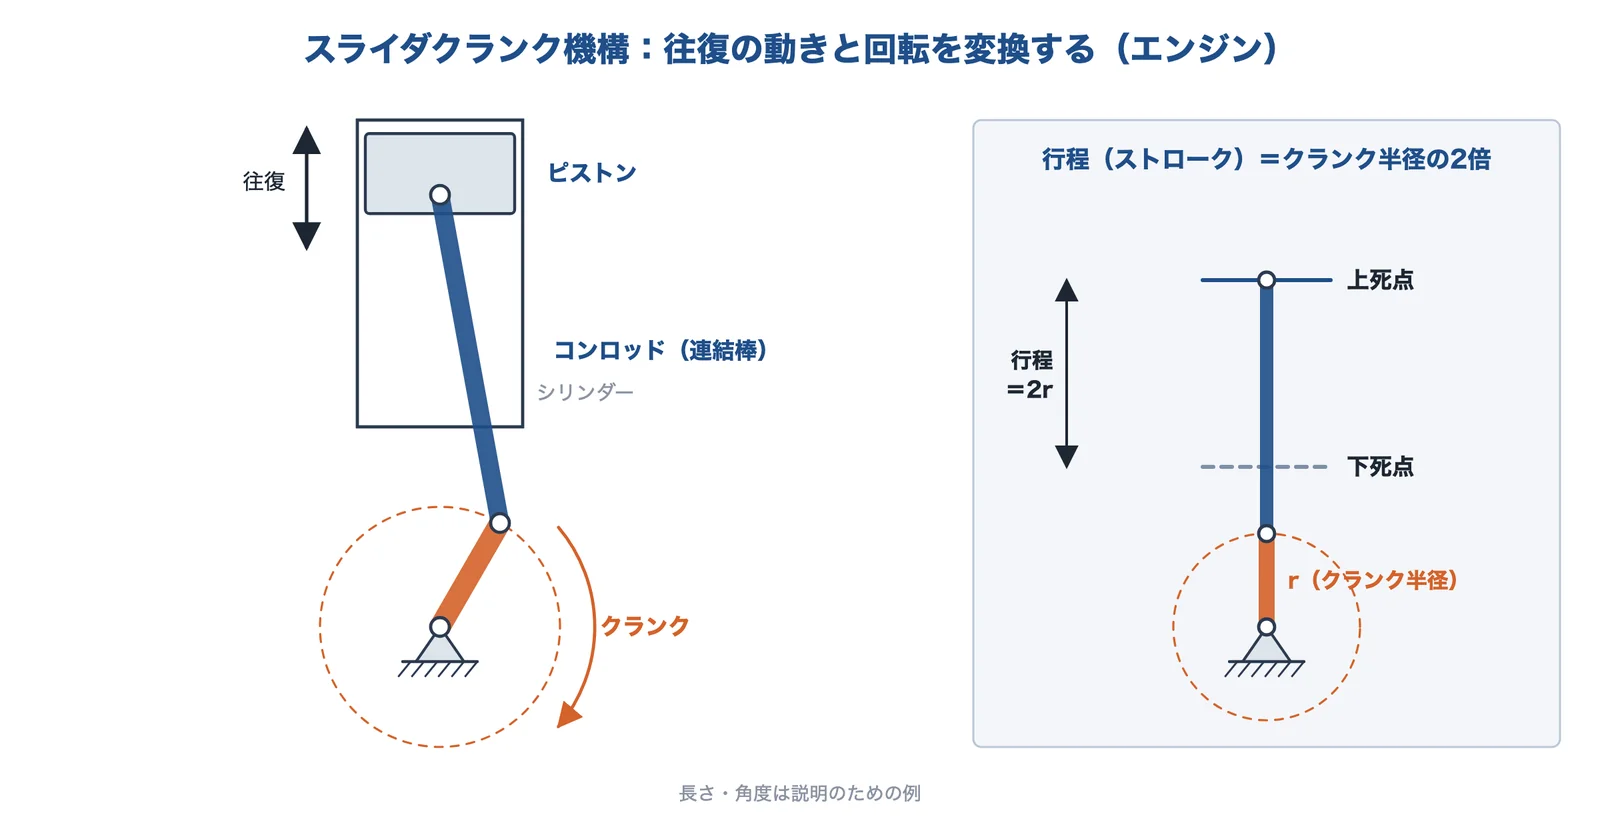
クランクは、回転する軸と、それとは芯のずれた軸を結ぶ柄からなる機構です(Wikipedia「クランク (機械要素)」)。人の手で回すハンドル(クランクハンドル)や、自転車のペダルもクランクの例です。クランクにコネクティングロッド(コンロッド)と呼ばれる棒をつなぐと、往復運動を回転運動に、またはその逆に変換できます。
出典:東京理科大学、Wikipediaをもとに AI(Claude)で作成
スライダクランク機構
4節回転連鎖の回り対偶の1つを滑り対偶に置き換えたものがスライダクランク機構です(東京理科大学の講義資料。ブリタニカ国際大百科事典も「スライダクランク連鎖」として説明)。講義資料は、往復・揺動・回り・固定の4つの種類を挙げています。代表の往復スライダクランク機構では、クランクを回すとスライダーが往復し、逆にスライダーを往復させるとクランクが回ります。
内燃機関のピストン、コンロッド、クランクは、古典的な4リンク1自由度のリンク機構です(Wikipedia「リンク機構」)。ピストンが動く距離(行程・ストローク)は、上死点から下死点までで、クランクの回転半径の2倍になります(この関係は図形から決まるもので、編集部の補足)。
死点とフライホイール
ピストン・コンロッド・クランクが一直線に並ぶ位置(上死点・下死点)では、ピストンを押してもクランクを回す力が働きません。そのため、フライホイール(はずみ車)の勢いで回転を滑らかに続けさせることが多いとされています(Wikipedia「クランク (機械要素)」)。
出典:機構学 講義資料「第2章 リンク機構の種類と運動」(PDF)|東京理科大学、四節回転連鎖(ブリタニカ国際大百科事典 小項目事典)|コトバンク、リンク機構|Wikipedia、クランク (機械要素)|Wikipedia
カム機構との違い
出典:Wikipediaをもとに AI(Claude)で作成
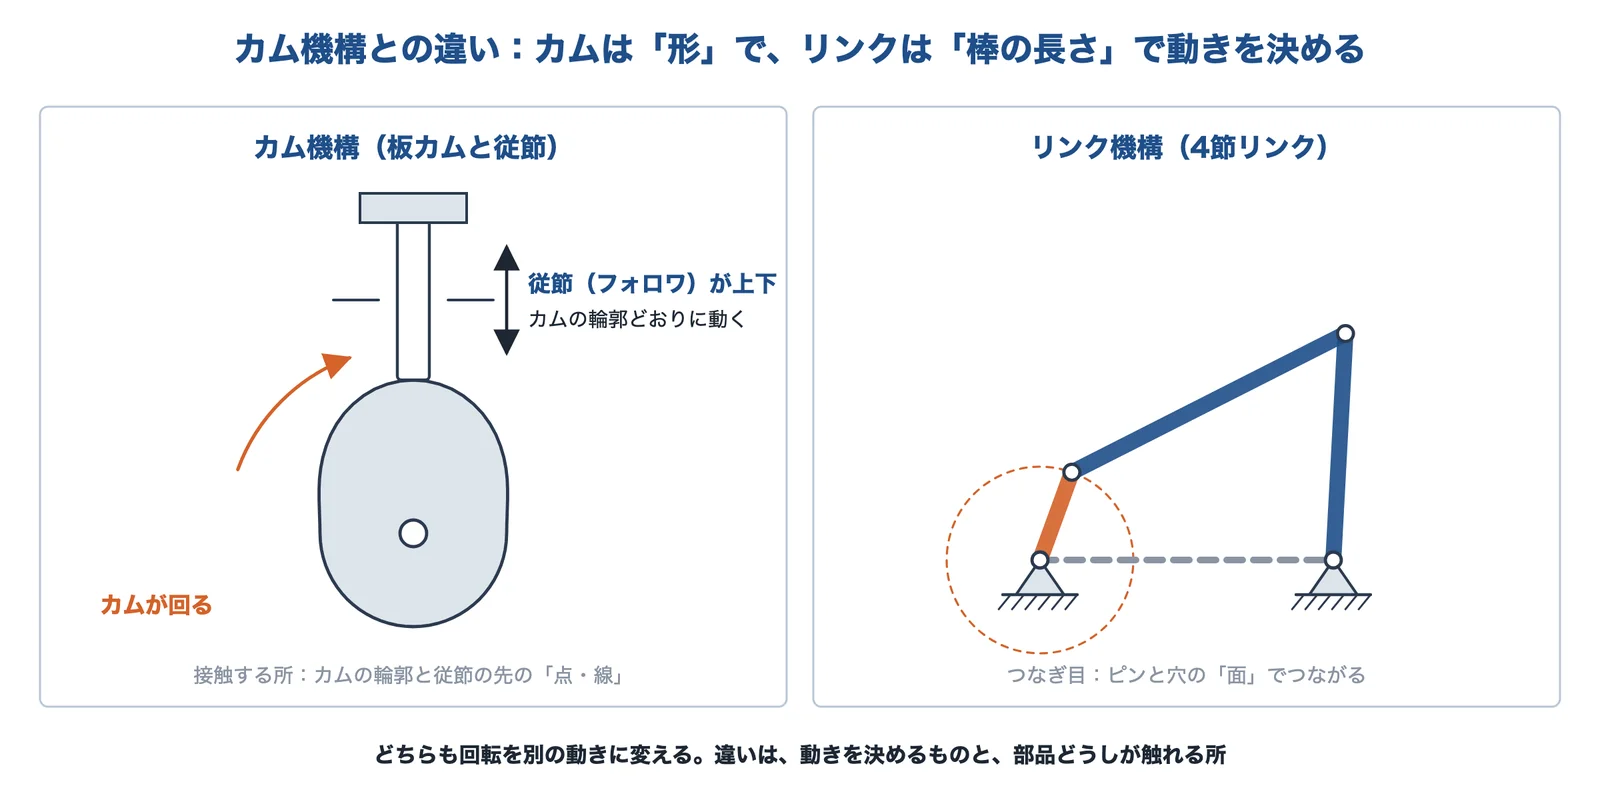
カムも、回転を別の動きに変える機械要素です。動きを伝える元になる側を原節、動きを伝えられて仕事をする側を従節(フォロワ)と呼び、カムは原節にあたります(Wikipedia「カム (機械要素)」)。卵形の板カムのように、中心からの距離が場所によって違う板を回すと、その輪郭に合わせて従節が上下します。エンジンでは、クランクシャフトから得た回転を、カムでバルブを開け閉めする往復運動に変えています。
カムの形は、大きく平面カム(板カム・溝カムなど)と立体カム(円筒カム・斜板カムなど)に分けられます。ばねや重力に頼らず、カムの輪郭に従って動くものを確動カムといいます(同)。
| リンク機構 | カム機構 | |
|---|---|---|
| 動きを決めるもの | 棒の長さと、つなぎ目の位置 | カムの輪郭の形 |
| 部品のつながり方 | ピンと穴(回り対偶)などでつながる | カムの輪郭と従節の先が触れて動く |
| 向いている使い方 | 回転と往復・揺動の変換、力を大きくする(トグル) | 決まった時間に決まった量だけ動かす(バルブの開閉など) |
表は、Wikipedia の「リンク機構」「カム (機械要素)」の説明をもとに編集部がまとめたものです。リンクは棒の長さを変えるだけで動きを調整でき、カムは輪郭を削って作ることで、止まる・急に動くといった細かな動きを作りやすい、という違いがあります(この比べ方は編集部の補足)。
出典:カム (機械要素)|Wikipedia、リンク機構|Wikipedia
身近なリンク機構と、自由度の数え方
出典:Wikipediaをもとに AI(Claude)で作成
ワイパー・サスペンション・ボルトカッター
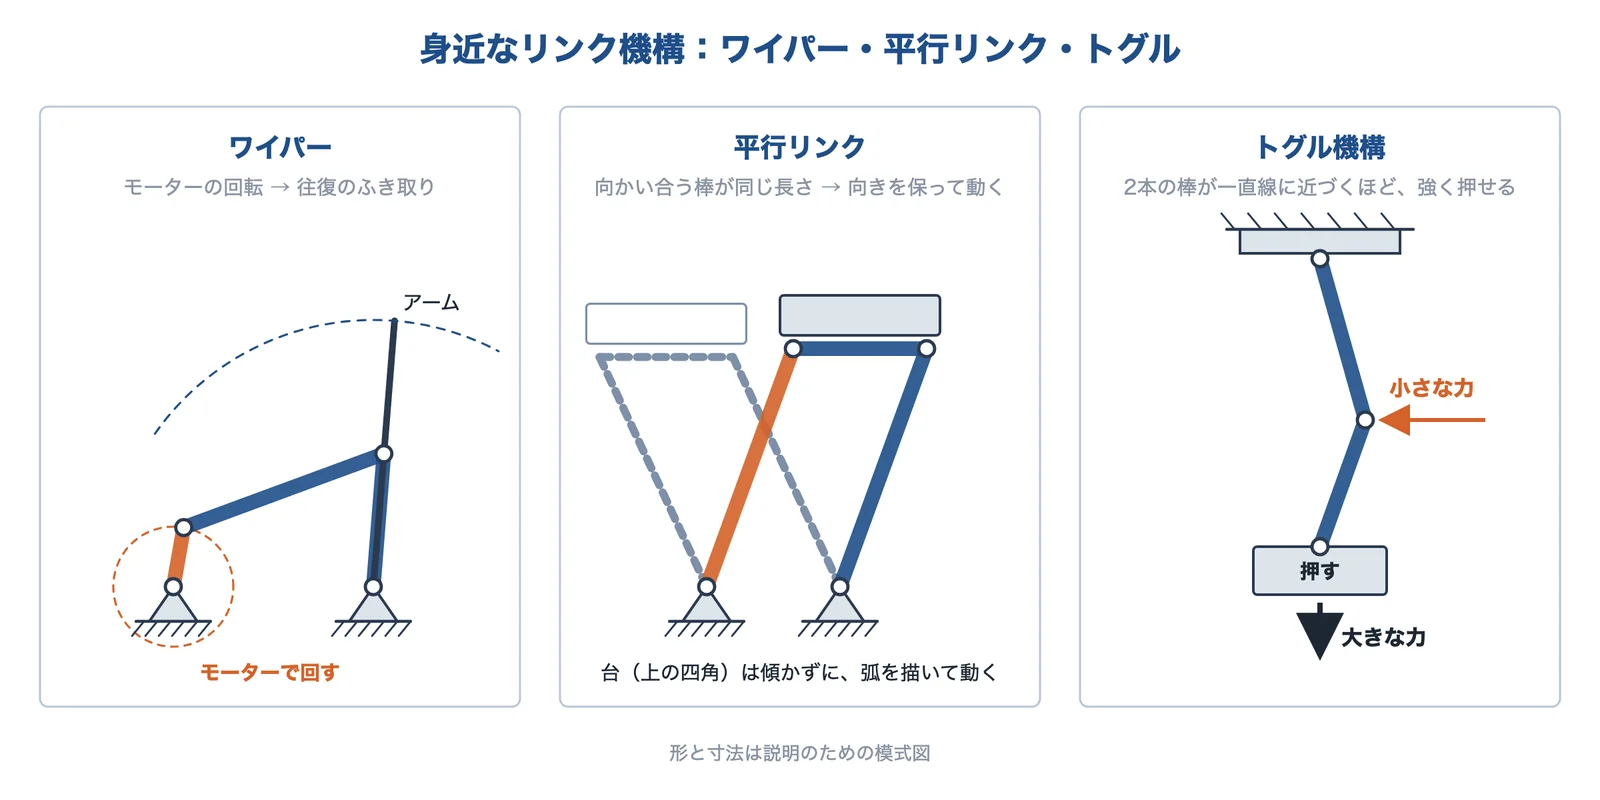
Wikipedia「リンク機構」は、よく目にする例としてワイパーを、典型的な例としてサスペンションやボルトカッターを挙げています。ワイパーでは、一方向に回り続けるモーターの回転を、リンクでアームの往復に変えています(図5の左。てこクランク機構の考え方で描いた模式図)。
平行リンク
向かい合う2本の棒を同じ長さにした4節リンクは、平行四辺形の形を保ったまま動きます。そのため、上の台が傾かずに向きを保ったまま動きます(図5の中央。図形から決まる性質で、編集部の補足)。
トグル機構:小さな力で大きな力
トグル機構は、2つのリンクと1つのスライダーからなるリンク機構の一種です(Wikipedia「トグル機構」)。押す力 F と加える力 P の比は、2本のリンクの角度を α・β として F/P = sin α sin β / sin(α+β) で表され、2本が同じ長さなら F/P = ½ tan α になります。α+β が180°に近づく(2本が一直線に近づく)と、F/P は急に大きくなります。手動の印刷機、プレス機、締めつけ工具、ナックルプレスなどに使われています(同)。
東京理科大学の講義資料も、点に加えた力よりも別の点に与える力が大きくなる「倍力装置」を、リンク機構の使い方として取り上げています。
自由度の数え方(クッツバッハ・グルーブラーの式)
リンク機構がいくつの入力で動きが決まるか(自由度)は、平面の機構なら m = 3(n − 1) − 2f で数えられます。m は自由度、n は地面(固定節)を1つ含めたリンクの数、f は1自由度のつなぎ目(ピンやスライダー)の数です(Wikipedia「リンク機構」)。
4節リンクなら n=4、f=4 なので、m=3×3−2×4=1。クランクを1本回すだけで、全体の動きが1つに決まります(この計算は編集部の補足)。
歴史:ワットとチェビシェフ
ジェームズ・ワットは、蒸気機関のピストンのためにワット・リンクを考え出しました。パフヌティ・チェビシェフはリンク機構について30年以上研究を重ね、その中からチェビシェフ多項式を生み出しました(Wikipedia「リンク機構」)。
出典:リンク機構|Wikipedia、トグル機構|Wikipedia、機構学 講義資料「第2章 リンク機構の種類と運動」(PDF)|東京理科大学
リンク機構が出てくるページ
出典
- リンク機構|Wikipedia
- 四節回転連鎖(ブリタニカ国際大百科事典 小項目事典)|コトバンク
- 機構学 講義資料「第2章 リンク機構の種類と運動」(PDF)|東京理科大学
- クランク (機械要素)|Wikipedia
- カム (機械要素)|Wikipedia
- トグル機構|Wikipedia
※図は、出典の説明をもとに編集部がまとめた模式図です。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年10月31日