
画像認識AIは、カメラの画像から「何が・どこに・どんな状態で写っているか」を、例から学んだモデルで判定する技術です。外観検査、部品の位置の認識、文字の読み取り、作業の見える化と、工場で使う場面が増えています。いっぽうで、性能は学習データの量と質、そして「見逃し」と「過検出」をどこで釣り合わせるかで決まり、誤判定は 0 にならないのが、使うときの前提です。
この記事では、ルールベースの画像処理との違いから、タスクの選び方、学習データとアノテーション、精度の評価、導入と運用、トラブルと事例までを、図と表で順に説明します。
知りたいことから読む
- ふつうの画像処理と、AI は何が違うのか → ルールベースと AI の違い
- 分類・物体検出・セグメンテーション・異常検知の使い分け → タスクの種類
- 不良品の画像が集まらない → 良品学習(異常検知)
- 学習用の画像は何枚・どう集めて、どう印を付けるか → 学習データとアノテーション
- 「精度 99%」の意味、見逃しと過検出の決め方 → 精度の評価
- 試してから本番に入れる手順、運用で精度が落ちる → 導入と運用
- 過検出が多い・現場で精度が出ない → トラブルと対策
- 相談先・頼み先を知りたい → 企業紹介
症状から探す
| 症状 | 考えられる原因 | 対策を書いた所 |
|---|---|---|
| 良品を不良と判定する(過検出)が多い | 学習画像のばらつき不足、しきい値、撮像の条件 | しきい値と、見逃し・過検出の釣り合い |
| 不良を見逃す | 学習にない種類の不良、しきい値 | 良品学習(異常検知)と不良品学習 |
| 試験ではよかったのに、ラインで精度が落ちる | 評価用の画像が本番と違う | 精度の評価 |
| 運用しているうちに精度が落ちる | ドリフト(照明・材料・品種の変化) | ドリフト:運用しているうちに精度が落ちる |
| 不良の画像が集まらない | 不良がまれ、立ち上げ前で現物がない | 何枚要るか:枚数より、ばらつきの網羅 |
| AI がなぜそう判定したか説明できない | 判断の根拠を見ていない | 判断の根拠を見る(説明可能性) |
このページの出典をもとに編集部が整理したものです。リンクを押すと、対策を書いた所へ移ります。
画像認識AIの基本
ルールベースの画像処理と、AI の違い
これまでの画像検査は、明るさのしきい値・面積・寸法など、人が決めた条件で合否を決めるルールベースの画像処理が中心でした。AI(深層学習)の画像認識は、良品・不良品などの例の画像と正解から、モデルが自分で特徴を見つけて判定する方法です。中京大学の青木公也氏の資料は、AI の外観検査を、検査画像を入力にして欠陥の検出・良否の判定・異常の検知などを行うものと説明し、そのために良品・不良品などのラベル付け(アノテーション)が要るとしています。
| ルールベースの画像処理 | AI(深層学習)の画像認識 | |
|---|---|---|
| 使うもの | カメラで撮った画像 | 画像と正解(良品・不良品の例を多数) |
| 判定の基準 | 人が決めた条件(明るさのしきい値・面積・寸法) | 学習で、モデルが特徴を自分で見つける |
| 判定 | 条件に合うか | 新しい画像を推論する |
| 向くもの | 寸法・有無・位置のように、条件を言葉で書けるもの | 形や色がばらつき、条件を書きにくい不良 |
出典:青木公也(中京大学)「外観検査AIの学習データ不足を解消する技術提案」(JST 新技術説明会、2023年)
使い分けの目安は、寸法・有無・位置のように条件を言葉で書けるものはルール、形や色がばらつき条件を書きにくいものは AIです(編集部の整理)。食品の原料のように、良品でも形や色がばらつくものでは、キユーピーが良品を学ぶ AI の検査装置を実用化しています(キユーピー:良品を学ぶ原料検査装置(2020年に農林水産大臣賞))。
CNN(畳み込みニューラルネットワーク)のしくみ
画像認識の AI の代表的な方法に、CNN(畳み込みニューラルネットワーク)があります。小さな窓(フィルター)を画像の上でずらしながら掛けて輪郭や模様を取り出す「畳み込み」と、縮めて位置のずれに強くする「プーリング」をくり返し、最後に全結合の層で種類ごとの確からしさを出すしくみです。LeCun らの 1998年の論文は、2次元の形のばらつきに対応するよう設計した CNN が、手書き数字の認識でほかの方法を上回ったと報告しています。
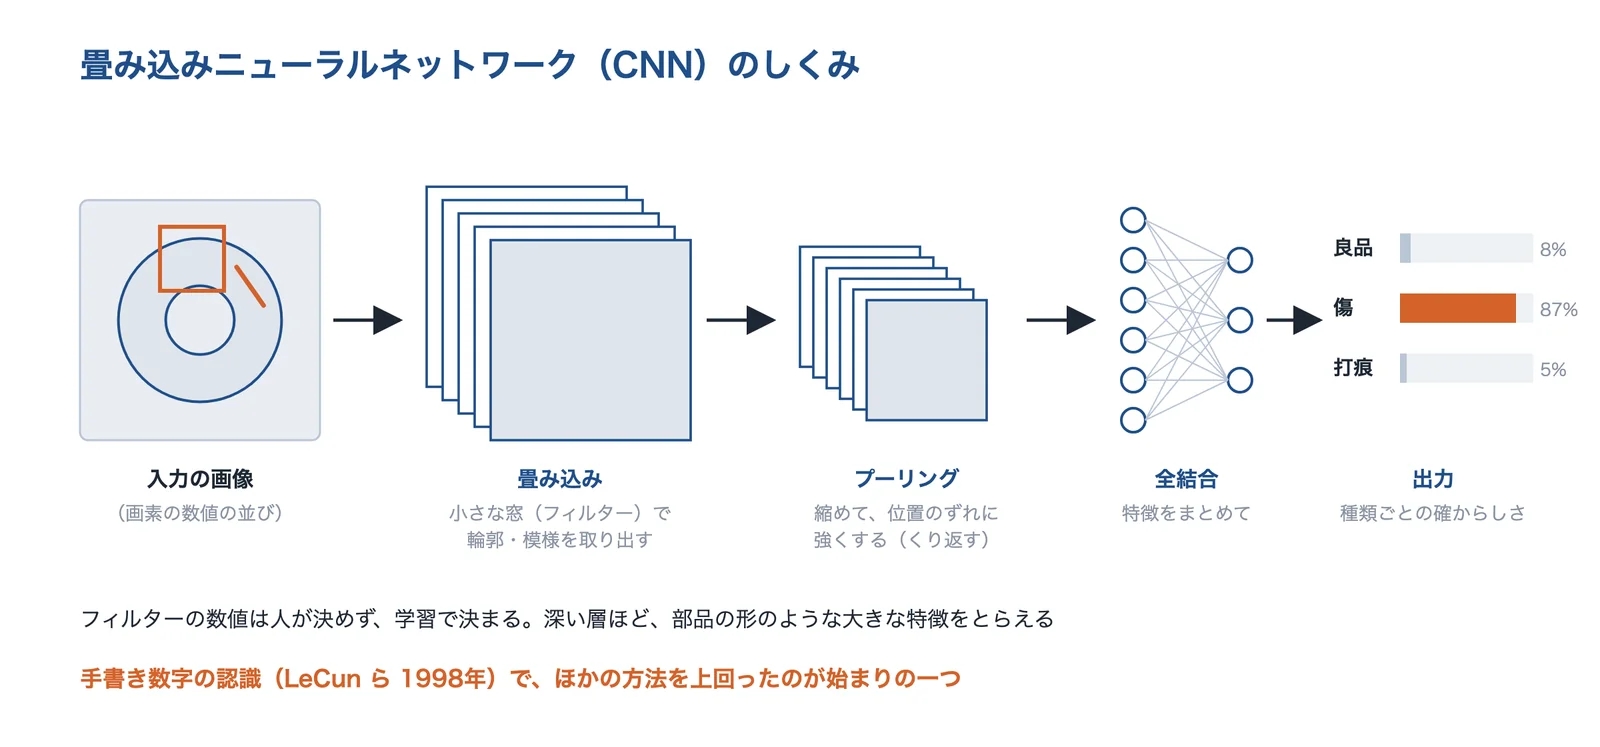
出典:LeCun ほか(1998年)の論文をもとに AI(Claude)で作成
出典:LeCun ほか「Gradient-Based Learning Applied to Document Recognition」(Proceedings of the IEEE、1998年)
歴史:2012年に深層学習が大差で勝った
転機は、1000種類の物体を見分ける画像認識の大会 ILSVRC(ImageNet)です。2012年の大会の公式結果では、CNN を使ったチーム(SuperVision、AlexNet の論文のチーム)の誤り率(上位5つの答えに正解がない割合)が 0.15315(追加の学習データを使った提出)、SuperVision 以外のチームの最良(ISI)は 0.26172でした。AlexNet の論文は、このネットワークが 6000万のパラメータと 65万のニューロン、5つの畳み込み層をもつと書いています。その後、2015年の ResNet は最大 152層の深いネットワークで、ImageNet のテストで誤り率 3.57%(複数のモデルのアンサンブル)を出し、ILSVRC 2015 の分類で1位になりました。2020年には、画像を小さな区画の並びとして扱う Transformer(ViT)も提案されています。
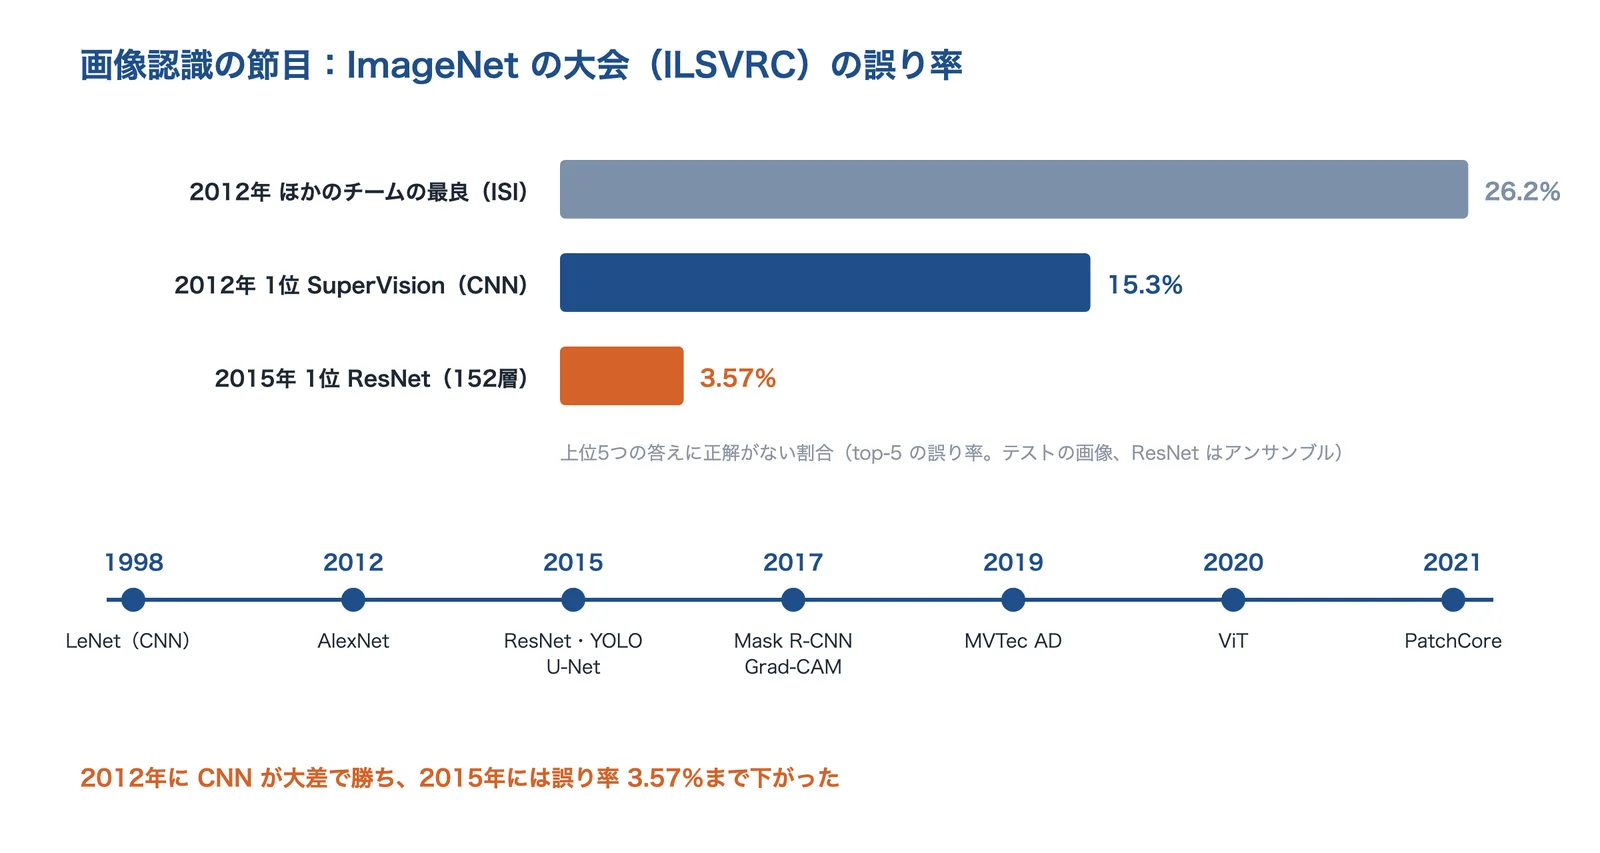
出典:ILSVRC 2012 の結果・AlexNet・ResNet などの論文をもとに AI(Claude)で作成
出典:ILSVRC2012 Results|ImageNet、Krizhevsky ほか「ImageNet Classification with Deep Convolutional Neural Networks」(NIPS 2012)、He ほか「Deep Residual Learning for Image Recognition」(arXiv 1512.03385、2015年)、Dosovitskiy ほか「An Image is Worth 16×16 Words: Transformers for Image Recognition at Scale」(arXiv 2010.11929、2020年)
タスクの種類と選び方
タスクの種類:分類・検出・セグメンテーション・異常検知・文字認識
画像認識の AI は、出力が何か(画像全体の答え・位置の枠・画素ごとの領域・異常の場所・文字)でタスクが分かれます。欲しい出力が細かいほど、学習データの印付けにも手間がかかります。ロボットの位置の補正やピッキングには物体検出やセグメンテーション、銘板や刻印の読み取りには文字認識(OCR)を使います。
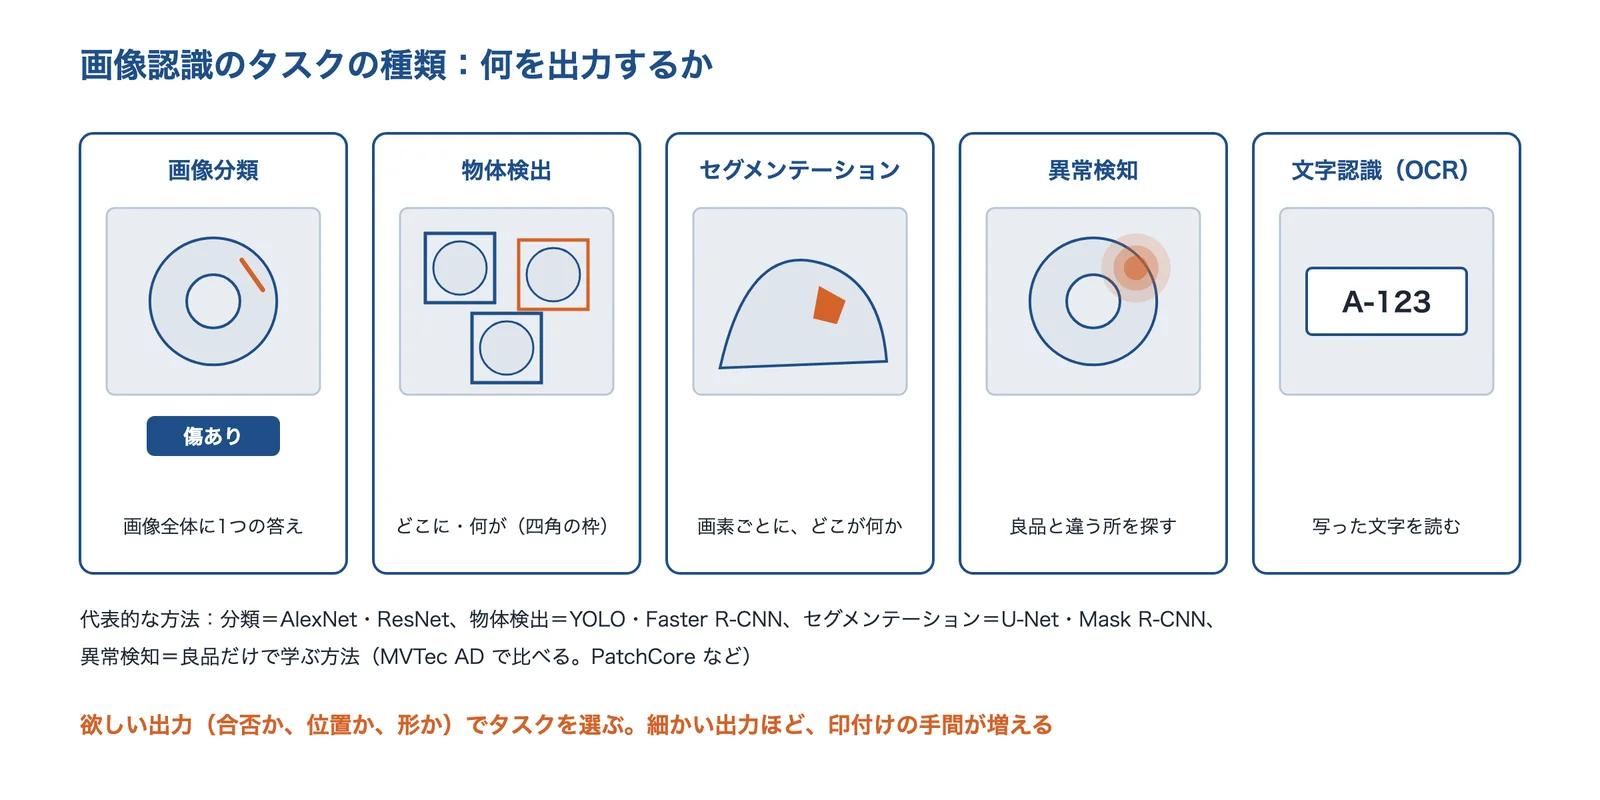
出典:YOLO・Faster R-CNN・U-Net・Mask R-CNN・PatchCore などの論文をもとに AI(Claude)で作成
| タスク | 出力 | 代表的な方法 | 工場での使いどころ |
|---|---|---|---|
| 画像分類 | 画像全体に1つの答え(良品・傷・打痕など) | AlexNet・ResNet | 1個ずつ撮った部品の合否、不良の種類分け |
| 物体検出 | 物体を囲む四角の枠と種類 | YOLO・Faster R-CNN | 部品の数・位置、ピッキング、作業の見える化 |
| セグメンテーション | 画素ごとの領域(どこが何か) | U-Net・Mask R-CNN | 不良の形や面積、つかむ所の輪郭 |
| 異常検知 | 良品と違う所の場所と度合い | 良品だけで学ぶ方法(PatchCore など) | まれな不良・未知の不良の検出 |
| 文字認識(OCR) | 写った文字・記号 | — | 銘板・ラベル・刻印の読み取り |
方法の名前は、このページで出典を挙げた論文の例です。製品の中で使われている方法は各社に確かめてください。
物体検出とセグメンテーション
物体検出の YOLO(2015年)は、検出を「枠の位置と種類の確率」を1つのネットワークで一度に求める問題として扱い、基本のモデルで毎秒 45 枚を処理すると論文で報告しています。Faster R-CNN(2015年)は、物体のありそうな候補を出すネットワークと検出のネットワークで特徴を共有する方法です。セグメンテーションの U-Net(2015年)は、文脈をとらえる縮む道と、位置を細かく決める広がる道を組み合わせた形で、Mask R-CNN(2017年)は Faster R-CNN に物体ごとのマスク(領域)を出す枝を足し、毎秒 5 枚で動くとしています。
出典:Redmon ほか「You Only Look Once: Unified, Real-Time Object Detection」(arXiv 1506.02640、2015年)、Ren ほか「Faster R-CNN」(arXiv 1506.01497、2015年)、Ronneberger ほか「U-Net: Convolutional Networks for Biomedical Image Segmentation」(arXiv 1505.04597、2015年)、He ほか「Mask R-CNN」(arXiv 1703.06870、2017年)
良品学習(異常検知)と不良品学習
工場の検査では、不良がまれで画像が集まらないことがよくあります。そこで、良品の画像だけで学び「良品らしくない所」を異常とする良品学習(異常検知)が使われます。産業用の異常検知の比較用のデータセット MVTec AD は、5000枚を超える画像を15の物体・模様の種類に分け、各種類に欠陥のない学習用の画像と、さまざまな欠陥を含むテスト用の画像を用意しています。キユーピーは、不良品ではなく良品を学習させる発想で「良品以外」をすべて不良品として検出できるようになり、検査の精度が大幅に向上したと説明しています。
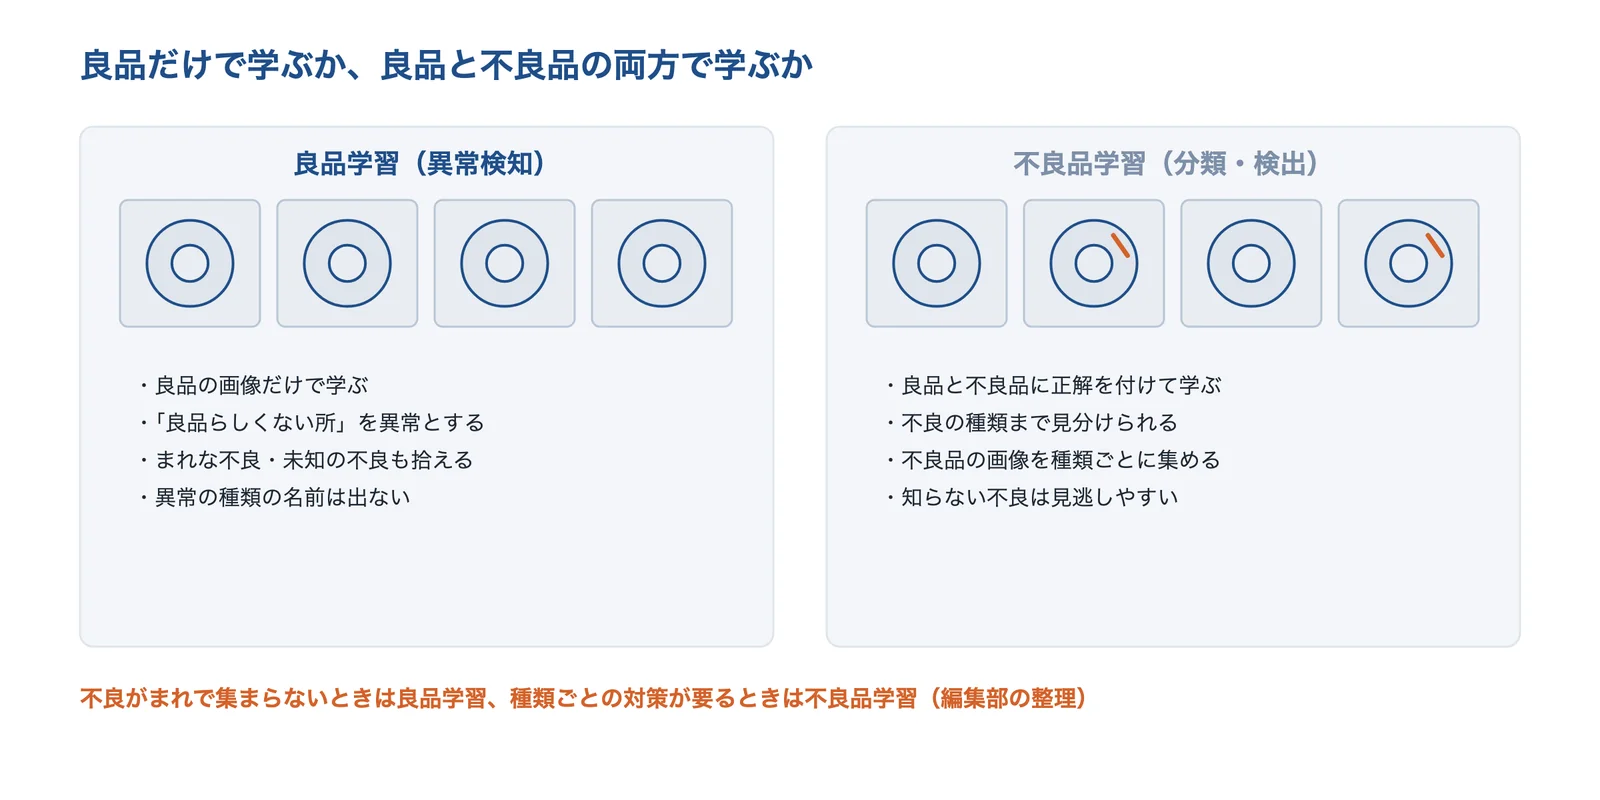
出典:キユーピーの発表・MVTec AD・中京大学の資料をもとに AI(Claude)で作成
いっぽう、不良の種類ごとに対策を変えたいときは、良品と不良品に正解を付けて学ぶ不良品学習(分類・検出)が向きます。どちらでも、評価用の画像で見逃しと過検出を数えて決めます(編集部の整理)。
出典:MVTec AD(産業用の異常検知のデータセット)|MVTec Software、第2回日本オープンイノベーション大賞 AIを活用した原料検査装置が農林水産大臣賞を受賞(2020年2月14日)|キユーピー
良品学習を同じ土台で比べる:MVTec AD
MVTec AD は、工業製品の検査を想定した異常検知の比較用データセットで、5000枚を超える高解像度の画像を15の物体・模様の種類に分け、学習用は欠陥のない画像だけ、テスト用はさまざまな欠陥を含む画像としています。PatchCore の論文も、このデータで性能を評価しています。
出典:MVTec AD(産業用の異常検知のデータセット)|MVTec Software
PatchCore:良品の特徴を記憶して比べる
PatchCore の論文(2021年)は、MVTec AD で画像単位の異常検知の AUROC が最大 99.6%で、次点の方法の誤りを半分以下にしたと報告しています。少ない枚数で学ぶ条件でも、競える結果が出たとしています。
出典:Roth ほか「Towards Total Recall in Industrial Anomaly Detection」(PatchCore、arXiv 2106.08265、2021年)
選ぶ順番
選ぶときは、①欲しい出力(合否か、位置か、形か、文字か)→ ②不良の画像が集まるか(良品学習か不良品学習か)→ ③処理の速さ(タクト)と置き場所(PC かエッジ機器か)→ ④社内で学び直せるかの順に決めると、方法と頼み先が絞れます(このページの出典をもとに編集部が整理)。
学習データとアノテーション
何枚要るか:枚数より、ばらつきの網羅
中京大学の青木公也氏の資料は、外観検査 AI の運用のボトルネックとして、学習用の検査画像がまとまった数量(「〜数千枚」)必要なこと、不良の発生がまれで集めにくいこと、ラインの立ち上げ前でサンプルがないことを挙げています。さらに、ただ集めればよいわけではなく、良品のばらつきと欠陥のばらつきを網羅し、正しいアノテーションとデータの手入れ(クレンジング)をする必要があるとしています。
- 必要な量:まとまった数(「〜数千枚」)が要る。まず少量で試して足す
- 網羅:良品のばらつきと欠陥のばらつきを、両方含める
- まれな不良:不良がまれで集まらない、立ち上げ前で現物がないときは、良品学習・画像の合成・水増しを考える
- 正しい印:正しいアノテーションとデータの手入れ(クレンジング)。印の基準をそろえる
- 撮る条件(照明・角度・距離)が本番と違うと、集めた画像が役に立たない。撮像を先に決める
出典:青木公也(中京大学)「外観検査AIの学習データ不足を解消する技術提案」(JST 新技術説明会、2023年)
アノテーション(正解の印付け)の種類
アノテーションは、タスクに合わせて画像ごとのラベル、物体を囲む四角(バウンディングボックス)、輪郭をなぞる多角形(ポリゴン)、画素ごとの塗り分け(マスク)を使い分けます。物体検出・セグメンテーションの研究用のデータセット COCO は、32万8千枚の画像の 250万の物体を、物体ごとのセグメンテーションで印付けしています。MVTec AD のテスト画像には、欠陥の画素ごとの正解が付いています。
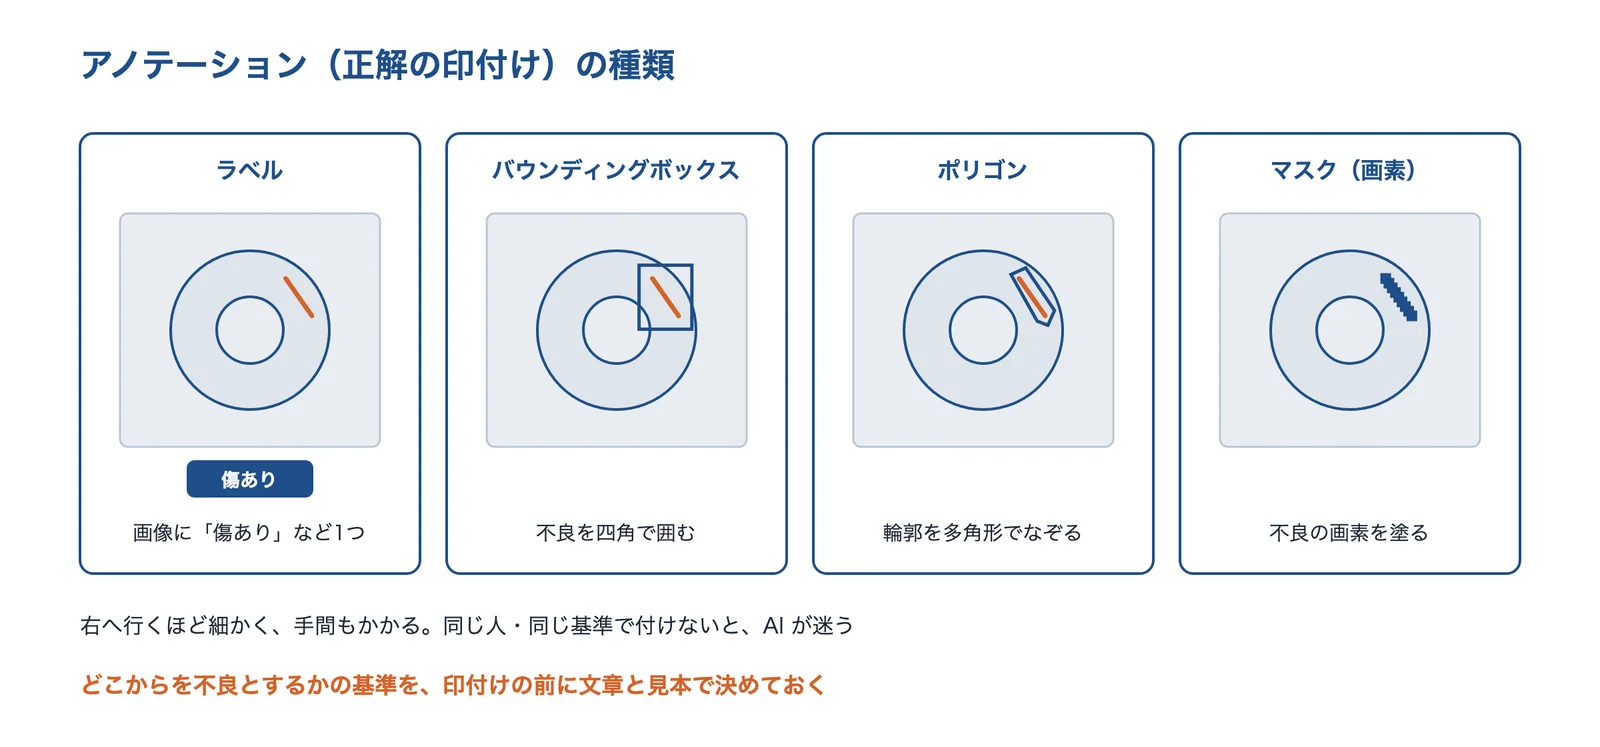
出典:COCO の論文・MVTec AD・バオバブのサービスの説明をもとに AI(Claude)で作成
印の付け方が人によって違うと、AI は迷います。どこからを不良とするかの基準を、印付けの前に文章と見本の画像で決めておくことが大切です(編集部の整理)。印付けを外部に頼む方法もあります(株式会社バオバブ)。
出典:Lin ほか「Microsoft COCO: Common Objects in Context」(arXiv 1405.0312、2014年)、MVTec AD(産業用の異常検知のデータセット)|MVTec Software
データ拡張・画像の合成・転移学習
画像が少ないときの代表的な手は、実際の画像に回転・明るさの変化などの画像処理をかけて水増しするデータ拡張です(青木氏の資料は、これを従来の一般的な方法と紹介しています)。同氏は、1枚の素地のサンプルから大量の画像を合成し、まれな傷・欠陥の画像を用意する方法も提案しています。U-Net の論文は、データ拡張を強く使うことで、ごく少ない画像からでも学習できたと報告しています。また、大きなデータで先に学ばせたモデルを、自社の少ない画像で調整する(転移学習・ファインチューニング)方法もあります。ViT の論文は、大きなデータで事前学習してから小さなデータへ移す使い方で成果を示しています。
出典:青木公也(中京大学)「外観検査AIの学習データ不足を解消する技術提案」(JST 新技術説明会、2023年)、Ronneberger ほか「U-Net: Convolutional Networks for Biomedical Image Segmentation」(arXiv 1505.04597、2015年)、Dosovitskiy ほか「An Image is Worth 16×16 Words: Transformers for Image Recognition at Scale」(arXiv 2010.11929、2020年)
少ない画像で学ぶ:U-Net
U-Net の論文(2015年)は、データ拡張を強く使うことで、ごく少ない画像からセグメンテーションを学べることを示し、電子顕微鏡の画像の神経構造のセグメンテーションの課題で、それまでの最良の方法を上回ったと報告しています。512×512 の画像のセグメンテーションは、最近の GPU で1秒かからないとしています。
精度の評価
混同行列:見逃しと過検出を分けて数える
判定の結果は、実際(不良・良品)と AI の判定(不良・良品)の組み合わせで4つに分けて数えます(混同行列)。不良を良品と判定するのが見逃し(偽陰性、FN)、良品を不良と判定するのが過検出(偽陽性、FP)です。scikit-learn の資料によると、適合率(precision)は TP÷(TP+FP)、再現率(recall)は TP÷(TP+FN)で、F1 は両者の調和平均です。
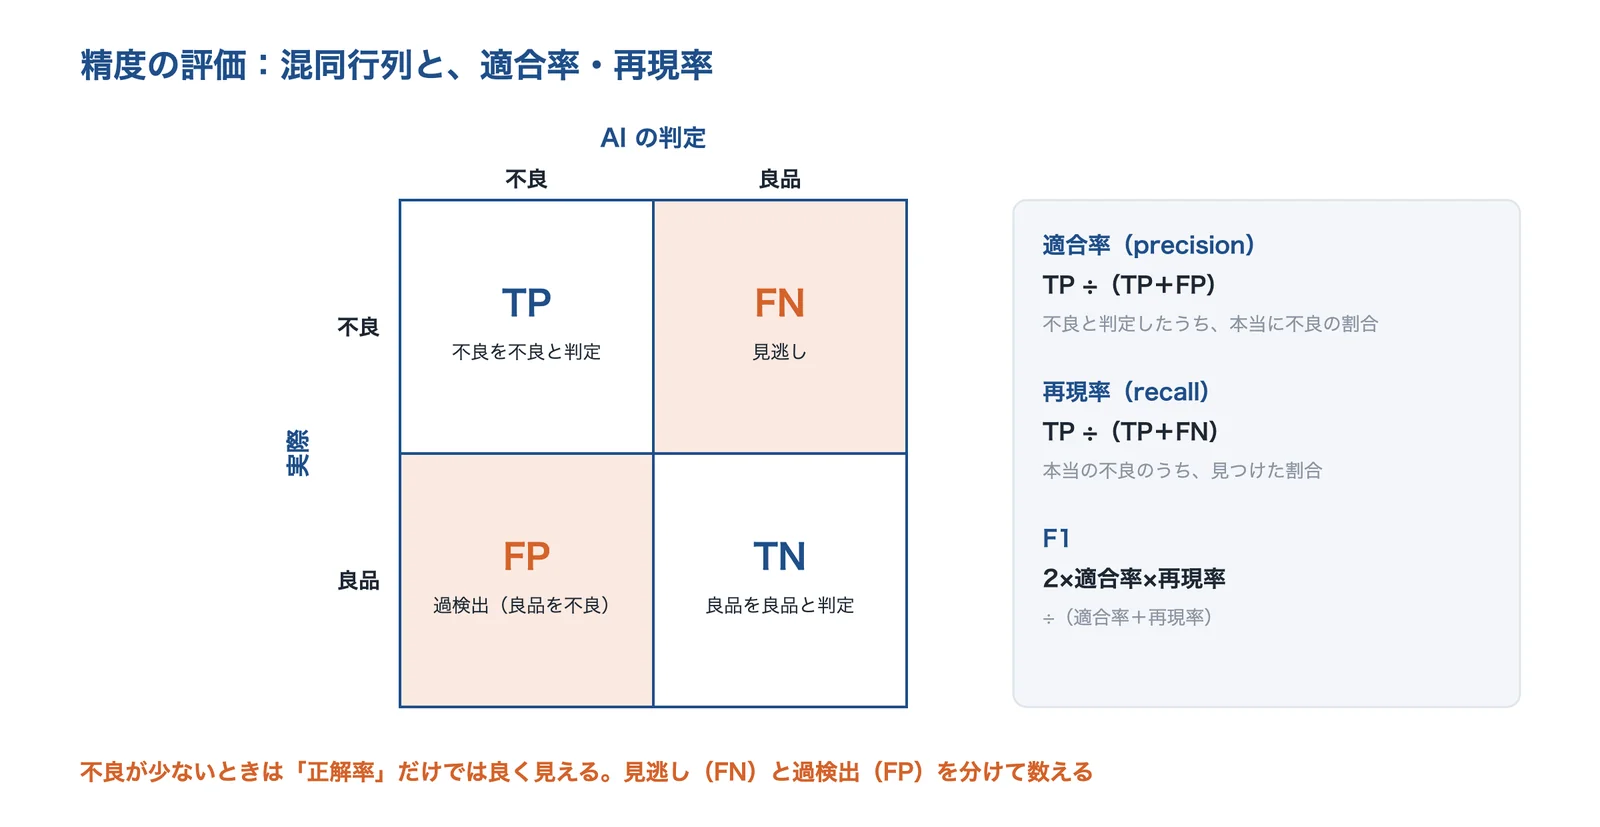
出典:scikit-learn の資料をもとに AI(Claude)で作成
不良がまれな工程では、全部を「良品」と答えるだけでも正解率は高くなるので、正解率(accuracy)だけで判断しません。見逃しの数と過検出の数を、別々に目標にします(編集部の整理)。
出典:Metrics and scoring(モデルの評価)|scikit-learn
しきい値と、見逃し・過検出の釣り合い
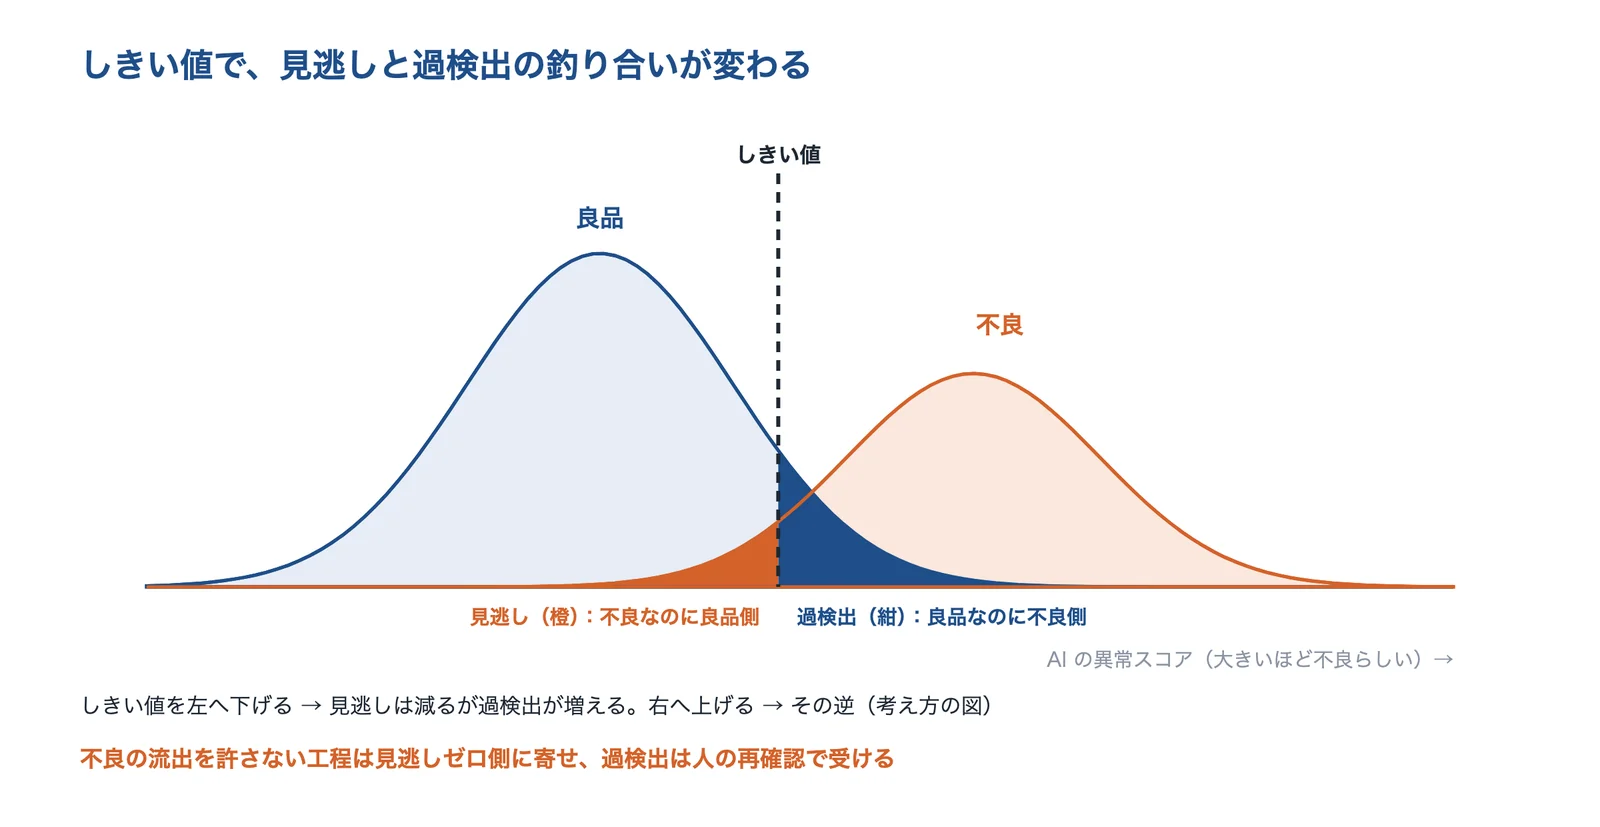
多くの AI は「不良らしさ」のスコアを出し、しきい値を超えたら不良とします。しきい値を下げれば見逃しは減るが過検出が増え、上げればその逆です。しきい値を動かしたときの、正しく見つけた割合と良品を誤って不良とした割合の関係を描いたものが ROC 曲線で、その下の面積が AUROC(AUC)です(scikit-learn の資料)。PatchCore の論文は、この AUROC で評価し、 MVTec AD で画像単位の AUROC が最大 99.6%と報告しています。
出典:scikit-learn の資料(ROC 曲線の説明)をもとに AI(Claude)で作成
不良の流出を許さない工程では、しきい値を見逃しゼロの側に寄せ、増えた過検出は人の再確認で受ける組み方があります(編集部の整理)。稲坂油圧機器の事例では、AI が不良の疑いのある対象を選び、最終判断は検査員が行っています(稲坂油圧機器:AI とロボットで外観検査を省力化)。
出典:Metrics and scoring(モデルの評価)|scikit-learn、Roth ほか「Towards Total Recall in Industrial Anomaly Detection」(PatchCore、arXiv 2106.08265、2021年)
評価用の画像は、学習と分けて本番に近づける
論文の数値は、公開されたデータでの値です。自社の製品でどうなるかは、学習に使っていない、本番と同じ条件(照明・カメラ・品種)で撮った評価用の画像で確かめます。日伸工業の事例では、サンプル 14個での一次テストのあと、量産品から抜き取った 120個で二次テストをし、そこで過検出の多さが分かりました(日伸工業:不良の流出はゼロ、ただし過検出が目標に届かず(令和3年度))。物体検出では、枠の重なりの度合いをもとにした mAP(平均適合率)がよく使われます(YOLO の論文も mAP で比べています)。
出典:令和3年度 製造現場へのAI・IoT導入促進補助金 成果報告 日伸工業「AIを活用した外観検査による不良流出防止及び工数削減」|滋賀県産業支援プラザ、Redmon ほか「You Only Look Once: Unified, Real-Time Object Detection」(arXiv 1506.02640、2015年)
導入と運用
進め方:目的を決めてから、小さく試す
導入は、①目的と基準(何を見分けるか、見逃し・過検出をどこまで許すか)→ ②撮像とデータ集め・印付け → ③試す(PoC)→ ④ラインへの組み込み → ⑤運用と再学習の順に進みます。クロスコンパスは自社の外観検査 AI の導入の流れを、可能性評価 1週間・詳細評価 1か月の技術検証のあと、開発・導入に 1〜3か月、本稼働に 1〜3か月と示しています。
- ① 目的・基準:何を見分けるか、見逃し・過検出をどこまで許すか
- ② 撮像・データ:照明・カメラを決め、良品・不良品を集めて印を付ける
- ③ 試す(PoC):学習して、評価用の画像で精度を確かめる(1週間〜1か月の例)
- ④ ラインへ:PC・エッジ機器に載せ、搬送やはじく装置とつなぐ
- ⑤ 運用・再学習:結果を見て、新しい画像を足して学び直す
クロスコンパスの例:可能性評価 1週間 → 詳細評価 1か月 → 開発・導入 1〜3か月 → 本稼働 1〜3か月(同社の説明)。PoC の合格の線(見逃し率・過検出率)は、始める前に決めておきます(編集部の整理)。
エッジ機器で動かす
ラインのタクトに合わせて判定するには、カメラのそばの PC や小さなコンピュータ(エッジ機器)で推論する構成があります(編集部の整理)。クロスコンパスは、作った AI を産業用 PC や IoT ゲートウェイなどの組み込み機器に展開できるとしています。Idein は、エッジ機器を遠隔でまとめて運用する基盤 Actcast で作ったシステムが、全国数千拠点で何年も運用されていると説明しています。マクニカは、NVIDIA Jetson や低消費電力の FPGA のエッジ AI などを扱っています。
出典:MANUFACIA(外観検査AI)|クロスコンパス、Idein(エッジAI・Actcast)、取り扱いメーカー(AI)|マクニカ
ドリフト:運用しているうちに精度が落ちる
産業技術総合研究所の報告書(2024年)は、時間の経過に伴うデータの分布の変化(コンセプトドリフト)は、運用中の AI の性能低下を引き起こす主な原因の1つで、運用開始時の品質を保つには、ドリフトが起きていないかを監視し続け、必要に応じて最新のデータで再学習することが必要だとしています。工場では、照明の劣化、材料のロット、品種の追加がドリフトのきっかけになります(編集部の整理)。
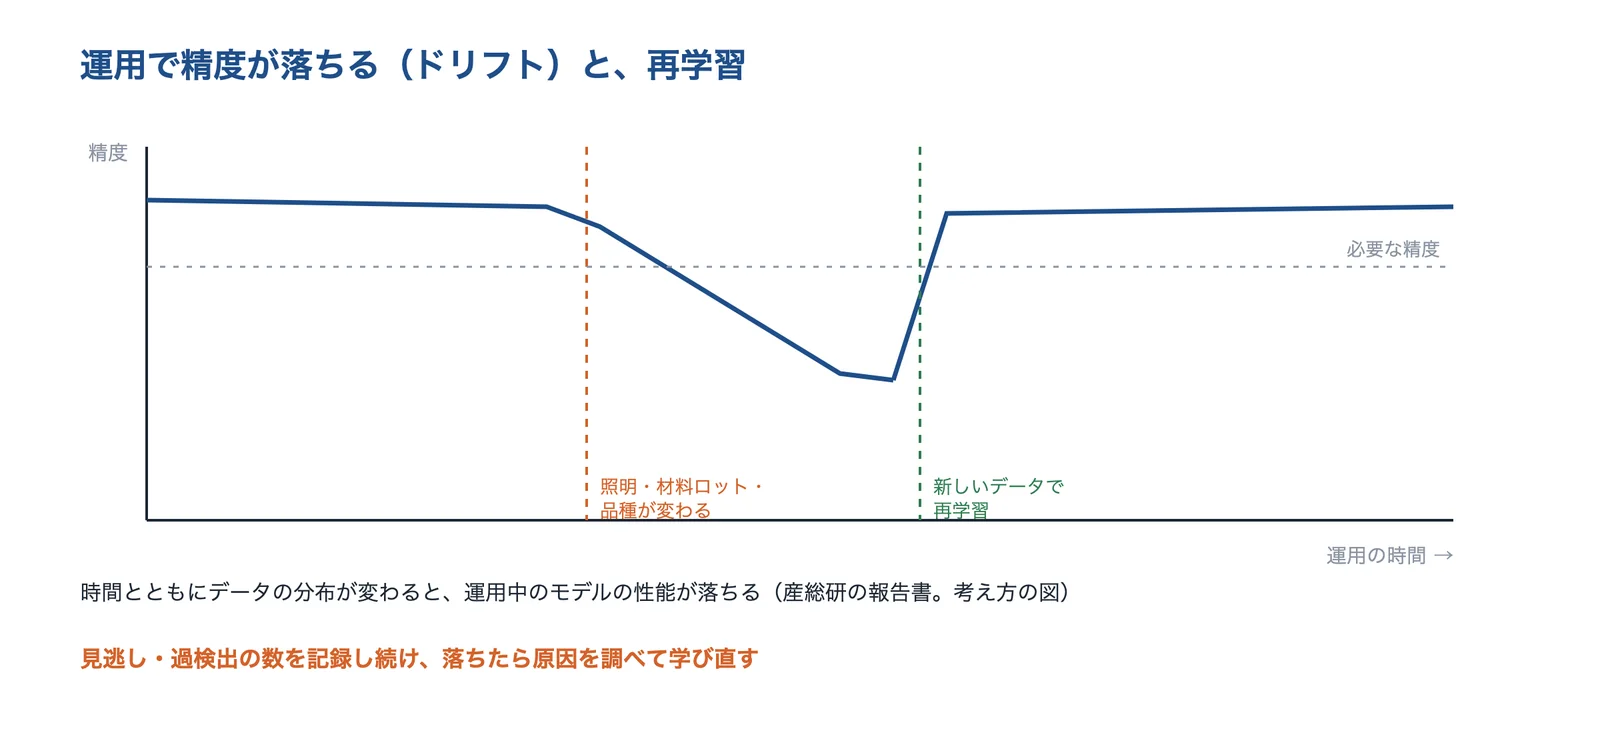
出典:産業技術総合研究所の報告書(2024年)をもとに AI(Claude)で作成
クロスコンパスは、導入事例(東郷メディキット)として、AI が毎日約1万点の製品を判定・可視化し、1日10回以上の再学習で判定の精度を上げ続けている例を紹介しています。
出典:機械学習品質評価・向上技術に関する報告書 第4版(機械学習品質マネジメントガイドライン付属文書、2024年)|産業技術総合研究所、導入事例(トップページ)|クロスコンパス
運用中の性能低下の検知と適応
産業技術総合研究所の報告書は、2019〜2020年度に、運用中の機械学習モデルの性能を保つための、ドリフトの検知と適応の技術を調べた結果をまとめています。これまでの方法の多くは、運用中に新しく得たデータの正解ラベルを使う「教師あり」だが、正解ラベルは入手できないことやコストがかかることが多いため、正解ラベルを使わない、または少しだけ使う方法が有望だとしています。
出典:機械学習品質評価・向上技術に関する報告書 第4版(機械学習品質マネジメントガイドライン付属文書、2024年)|産業技術総合研究所
判断の根拠を見る(説明可能性)
Grad-CAM(Selvaraju ら)は、CNN の判断に効いた画像の場所を、ヒートマップで示す方法です。論文は、モデルの学び直しや構造の変更なしに使え、失敗のしかたやデータの偏りの把握にも役立つとしています。検査 AI の製品でも、異常の場所をヒートマップで見せるものがあります(クロスコンパスなど)。
出典:Selvaraju ほか「Grad-CAM: Visual Explanations from Deep Networks via Gradient-based Localization」(arXiv 1610.02391)、MANUFACIA(外観検査AI)|クロスコンパス
判断の根拠を可視化する:Grad-CAM
Grad-CAM は、判断の対象に関する勾配を最後の畳み込み層で使い、判断に効いた場所の粗いヒートマップを作る方法です。さまざまな CNN にそのまま使えるとしています。
国の指針
総務省・経済産業省の「AI事業者ガイドライン」(第1.1版の概要、2025年3月)は、学習等に用いるデータの正確性を検討し、AI モデルの更新を合理的な範囲で行うこと、AI に単独で判断させるだけでなく適切なタイミングで人間の判断を介在させる利用を検討することなどを挙げています。AI を提供する側には、開発者が想定した利用環境と、利用者の利用環境に違いがないかを検討することも求めています。産業技術総合研究所は、AI システムの品質の考え方をまとめた「機械学習品質マネジメントガイドライン」を公開しています。
出典:AI事業者ガイドライン(第1.1版)概要(2025年3月28日)|総務省・経済産業省、機械学習品質マネジメントガイドライン|産業技術総合研究所
装置や工程に組み込むときに確かめること
装置や工程に画像認識 AI を組み込むとき、決めておきたい点です(このページの出典をもとに編集部が整理した項目です)。
- 目的:何を見分けるか、出力は合否・位置・形・文字のどれかを決めた
- 基準:不良の定義と見本の画像、印付けの基準を文章にした
- 撮像:照明・カメラの角度・解像度を、本番と同じにして画像を集めた
- データ:良品と不良品のばらつき(品種・ロット・季節)を網羅した
- 評価:学習に使わない評価用の画像を、本番の条件で用意した
- しきい値:見逃しと過検出の許せる範囲を、数で決めた
- 処理時間:タクトに間に合う推論の速さと、載せる機器を決めた
- 運用:人の再確認、結果の記録、再学習の手順と担当を決めた
トラブルと対策、誤認識の事例
よくあるトラブルと、まず疑うところ
画像認識 AI でよく起きることと、まず確かめたいところをまとめました。このページの事例では、AI のモデルより前の「撮像」と「学習データ」、そして運用の決め方にかかわるものが目立ちます(編集部の整理)。
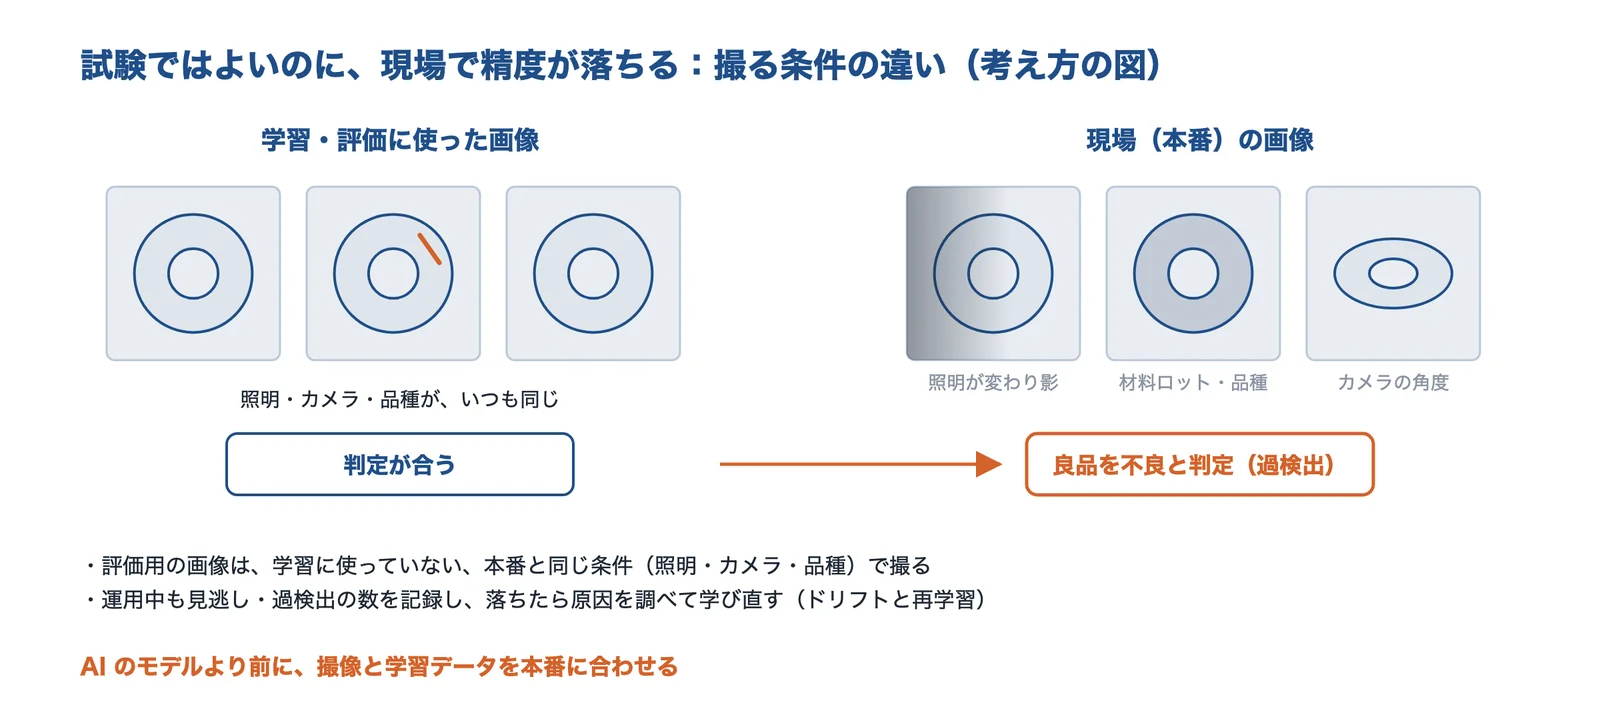
出典:このページの出典(日伸工業の成果報告・産業技術総合研究所の報告書)をもとに AI(Claude)で作成
| 起きること | まず疑うところ | 対策の例 | 詳しく |
|---|---|---|---|
| 良品を不良と判定する(過検出) | 学習画像のばらつき不足、しきい値、撮像 | 良品のばらつきを足して学び直す、撮像を見直す | 日伸工業:不良の流出はゼロ、ただし過検出が目標に届かず(令和3年度) |
| 不良を見逃す | 学習にない不良、しきい値 | 良品学習を組み合わせる、しきい値を見逃しゼロ側へ | しきい値と、見逃し・過検出の釣り合い |
| 試験ではよかったのに現場で落ちる | 評価用の画像が本番と違う | 本番と同じ条件で撮った画像で評価し直す | 評価用の画像は、学習と分けて本番に近づける |
| だんだん精度が落ちる | 照明・材料ロット・品種の変化 | 結果を記録して監視し、新しい画像で再学習 | ドリフト:運用しているうちに精度が落ちる |
| 不良の画像が集まらない | 不良がまれ、立ち上げ前 | 良品学習、画像の合成・水増し | データ拡張・画像の合成・転移学習 |
| 判定の理由が分からない | 根拠の場所を見ていない | ヒートマップで、どこを見て判定したか確かめる | 判断の根拠を見る(説明可能性) |
| 物体の分類が揺れ、追跡が途切れる | 分類と追跡の設計 | 分類が変わっても追跡を続ける設計、想定外の対象の洗い出し | Uber の自動運転試験車:歩行者を検知しながら、正しく分類できなかった(2018年) |
日伸工業の成果報告、産業技術総合研究所の報告書、NTSB の事故報告書などをもとに編集部が整理したものです。
出典:令和3年度 製造現場へのAI・IoT導入促進補助金 成果報告 日伸工業「AIを活用した外観検査による不良流出防止及び工数削減」|滋賀県産業支援プラザ、機械学習品質評価・向上技術に関する報告書 第4版(機械学習品質マネジメントガイドライン付属文書、2024年)|産業技術総合研究所、NTSB Highway Accident Report NTSB/HAR-19/03(Tempe, Arizona, March 18, 2018)
次の4件は、良品学習で原料の検査を変えた例、AI とロボットで検査を省力化した例、過検出で目標に届かなかった例、画像認識の分類の揺れが事故の経過にかかわった例です。
キユーピー:良品を学ぶ原料検査装置(2020年に農林水産大臣賞)
キユーピーの発表(2020年2月14日)によると、AI(ディープラーニング)を使った良品学習型の原料検査装置が、第2回日本オープンイノベーション大賞の農林水産大臣賞を受賞しました(芝製作所・ブレインパッド・柳井電機工業・産業技術総合研究所との共同受賞)。不良品ではなく良品を学習させ、「良品以外」をすべて不良品として検出できるようにして、検査の精度が大幅に向上したとしています。欧州製の検査装置に比べて一桁安い価格で実用化し、ベビーフードや惣菜などの原料の検査で運用中と説明しています。
出典:第2回日本オープンイノベーション大賞 AIを活用した原料検査装置が農林水産大臣賞を受賞(2020年2月14日)|キユーピー
稲坂油圧機器:AI とロボットで外観検査を省力化
関西経済連合会の事例集によると、油圧機器を作る稲坂油圧機器は、目視の外観検査でまれに不良品を見逃すことがあり、多品種少量生産で機種が頻繁に変わるという課題に対して、ロボットと AI を組み合わせた装置を兵庫県立大学などと共同開発しました(検討・導入期間 2年)。上面・側面・底面を撮影して良品の基準と照らし、不良が疑われる対象を選び出し、最終判断は検査員が行い、良と判定したものは良品の基準に加えて精度を日々上げるしくみです。成果として、不良が疑われる対象の数が検査対象数の 90%減少し、検査への人の稼働が大幅に減ったとしています。
出典:ICT・IoT・AI 等活用事例集(稲坂油圧機器)|関西経済連合会
日伸工業:不良の流出はゼロ、ただし過検出が目標に届かず(令和3年度)
滋賀県の補助金の成果報告によると、金属プレス製品の外観検査に AI を使い、目視検査の時間を4割減らすことを目指しました。目標は「不良サンプルを100%不良と判定」「良品を不良と誤判定する率を10%以下」の2つです。結果は、不良品の流出ゼロは達成したが、量産品から抜き取った 120個の判定で NG 判定率は 29%(目視ではすべて良品)となり、目標は未達でした。AI が良品の画像の意図しない部分まで欠陥と判定しており、介在物の欠陥は外観が一様でないため、用意した学習用の画像の数では不十分だったと分析しています。今後は、バリエーションを増やして学習させ、撮像の方法も見直すとしています。
出典:令和3年度 製造現場へのAI・IoT導入促進補助金 成果報告 日伸工業「AIを活用した外観検査による不良流出防止及び工数削減」|滋賀県産業支援プラザ
Uber の自動運転試験車:歩行者を検知しながら、正しく分類できなかった(2018年)
米国家運輸安全委員会(NTSB)の事故報告書(2019年11月19日採択)によると、2018年3月18日にアリゾナ州テンピで、自動運転システムで走行中の試験車が、横断歩道のない所を自転車を押して渡っていた歩行者と衝突しました。システムは衝突の 5.6 秒前に歩行者を検知したが、最初は車両、その後は不明な物体や自転車と分類し、歩行者として正しく分類することも、進路を正しく予測することもなかったとしています。報告書は、横断歩道以外を渡る歩行者がシステムの設計で考慮されていなかったと指摘しています。なお、事故の推定原因は、運転者が携帯電話に気を取られて監視を怠ったこととされ、画像認識の分類は事故の経過の一部です。
出典:NTSB Highway Accident Report NTSB/HAR-19/03(Tempe, Arizona, March 18, 2018)
事例の1件目は企業の発表、2件目は経済団体の事例集、3件目は補助金の成果報告、4件目は国の事故調査機関の報告書です。数値はそれぞれの条件での値です(編集部の整理)。
企業紹介(画像認識AIの技術)
AI の受託開発、外観検査の AI ソフト、エッジ AI の基盤、学習データづくり、AI の機器と導入支援まで、得意分野の違う会社を紹介します。掲載は各社の公開情報にもとづきます。各社のサイトの画像は使わず、公開されている情報をもとに図にしました。
相談する前に整理すること
画像認識 AI の導入を相談するときは、次の点を整理しておくと話が早く進みます(編集部が整理した項目です)。
- 見分けたいもの(不良の種類と見本の写真)
- 欲しい出力(合否・位置・形・文字)
- 見逃し・過検出の許せる範囲
- いまの検査の方法・時間・人数
- 集められる画像の数(良品・不良品)
- 撮像の条件(照明・カメラ・タクト)
- 結果の使い方(はじく・記録・人の再確認)
- 予算と、社内で再学習する担当
困りごとごとの相談先
| 困りごと | 相談先の種類 | このページで紹介した会社 |
|---|---|---|
| 決まった製品のない画像認識を、一から作ってほしい | AI の受託開発の会社 | Ridge-i・フツパー |
| 外観検査を、良品の画像から AI で作りたい | 外観検査 AI のソフトの会社 | クロスコンパス・フツパー |
| カメラのそばで推論し、多数の拠点で運用したい | エッジ AI の基盤の会社 | Idein |
| 学習用の画像の印付けが追いつかない | アノテーションの会社 | バオバブ |
| AI の機器(GPU・エッジ)を選び、組み込みたい | AI チップ・機器の商社と導入支援 | マクニカ |
各社の公式サイトの情報をもとに編集部が整理したものです。会社の紹介は、この下にあります。カメラ・照明・検査装置のメーカーは、このページでは扱っていません。
| 企業 | AI開発 受託 | 検査AI ソフト | エッジ AI | 学習 データ | AIチップ ・導入支援 |
|---|---|---|---|---|---|
| Ridge-i画像解析 AI の受託開発(東京都) | ● | ||||
| クロスコンパス良品学習の外観検査 AI(東京都) | ● | ● | |||
| フツパー外観検査 AI と現場の伴走(大阪府) | ● | ● | ● | ||
| Ideinエッジ AI の開発・運用基盤(東京都) | ● | ● | |||
| バオバブ画像アノテーション(東京都) | ● | ||||
| マクニカAI チップと導入支援(神奈川県) | ● | ● | ● |
●は、各社の公式サイトで扱いを確認できたものです(空欄は、扱っていないという意味ではありません)。社名を押すと、その会社の紹介へ移ります。
株式会社Ridge-i|画像解析・生成 AI を、構想から運用まで受託で開発
Ridge-iとは
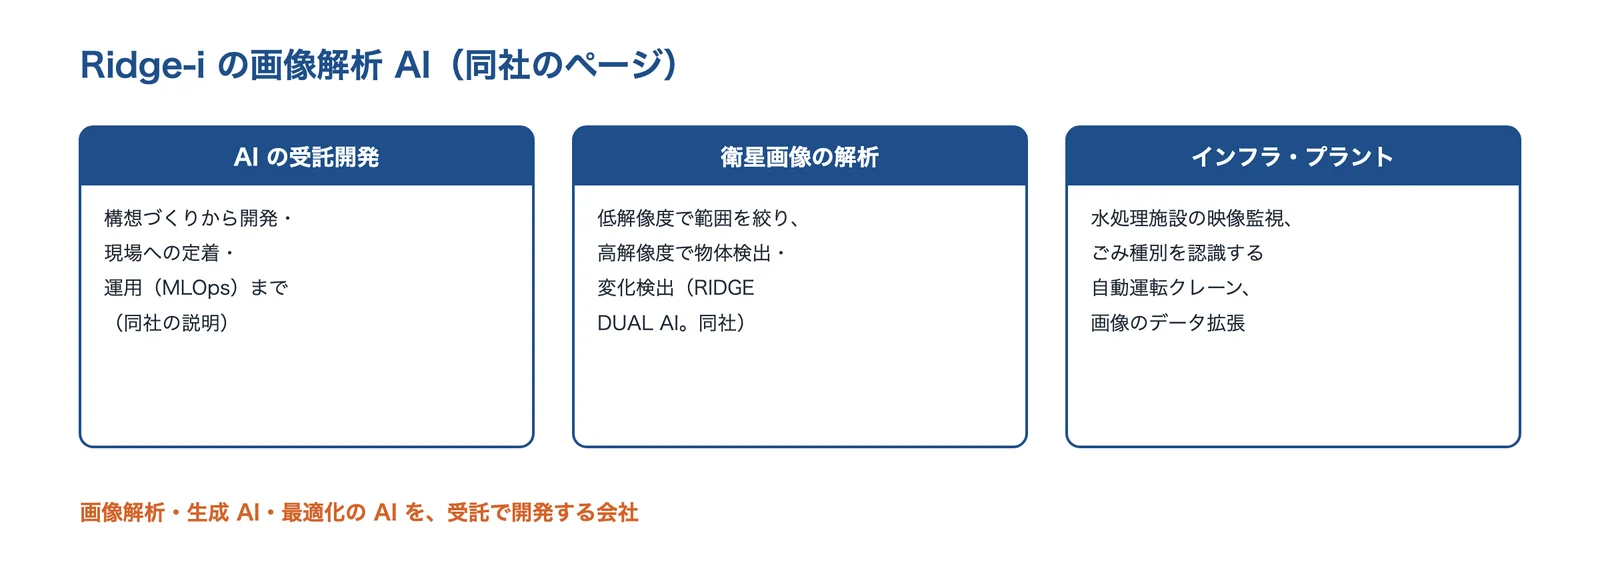
東京都千代田区大手町に本社を置く、AI の開発の会社です(2016年7月29日設立、社員数 139名(連結)、2026年7月末時点)。大規模言語モデルを含む生成 AI・画像解析・数理最適化などの AI を提供しています。
出典:Ridge-i の公式サイトをもとに AI(Claude)で作成
Ridge-iの得意技術
| 技術 | 内容 |
|---|---|
| AI の受託開発 | AI 活用の構想づくりから開発、現場への定着、運用・改善(MLOps)、共同での事業開発まで一貫して支援(同社の説明) |
| 衛星画像の解析(RIDGE DUAL AI) | 安価な低解像度の衛星画像で詳しく見る範囲を絞り、高解像度の画像で建物などの物体検出・変化検出を行う(同社の説明)。国土地理院の地図更新業務の試行に使われた |
| インフラ・プラントの開発事例 | 水処理施設の映像監視 AI、ごみの種別を認識する自動運転クレーン、Image-to-Image による学習データの拡張など(同社の事例の題) |
Ridge-iが解決できる課題
- 決まった製品がない画像認識を、要件定義から作ってほしい
- 広い範囲の変化を、衛星画像で安く把握したい
- 設備の監視映像から、熟練者と同じ判断をさせたい
公開されている実績・用途
- 国土地理院での地図更新業務の試行、NHK の番組制作での紛争地域の被害状況の把握(2022年4月17日放映)に RIDGE DUAL AI が使われた(同社の説明)
出典:会社概要|Ridge-i、サービス|Ridge-i、RIDGE DUAL AI – 地理変化や紛争地域の把握|Ridge-i、開発事例 インフラ・プラント|Ridge-i
株式会社クロスコンパス|良品の画像だけで作れる外観検査 AI を、現場で育てる
クロスコンパスとは
東京都中央区築地に本社を置く、人工知能技術の研究開発とソフトウェアのライセンスの会社です(2015年4月10日設立、従業員数 34名、2026年4月現在)。
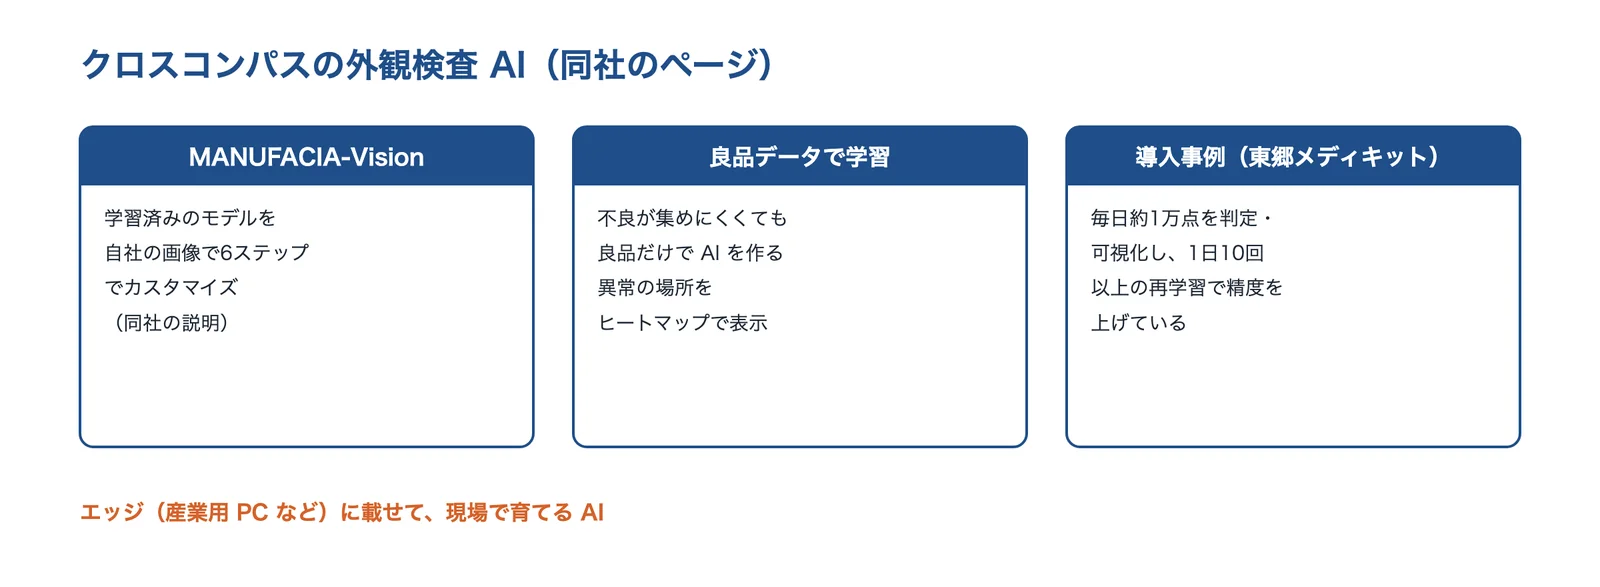
出典:クロスコンパスの公式サイトをもとに AI(Claude)で作成
クロスコンパスの得意技術
| 技術 | 内容 |
|---|---|
| MANUFACIA-Vision | あらかじめ訓練した AI モデルを、自社のデータで6ステップでカスタマイズ。産業用 PC や IoT ゲートウェイなどの組み込み機器に展開できる(同社の説明) |
| 良品データでの学習 | 不良のデータを集めにくい場合でも、良品のデータだけの学習で AI を作れる。異常の場所をヒートマップで見せる(同社の説明) |
クロスコンパスが解決できる課題
- 良品を NG と判定する過検出が多く、再検査の目視に人手がかかる
- 不良品の画像が集まらない
- 熟練の検査員の勘とこつを引き継ぎたい
公開されている実績・用途
- 東郷メディキット:AI が毎日約1万点の製品を判定・可視化し、1日10回以上の再学習で判定の精度を上げている(同社の導入事例)
出典:企業情報|クロスコンパス、MANUFACIA(外観検査AI)|クロスコンパス、導入事例(トップページ)|クロスコンパス
株式会社フツパー|外観検査の AI を、光学設計から排除の機構まで現場で伴走
フツパーとは
大阪府大阪市淀川区に本社を置く会社です(2020年4月1日設立、人員数 111名(アルバイト・インターン含む))。外観検査の AI のほか、受託開発などのサービスを提供しています。
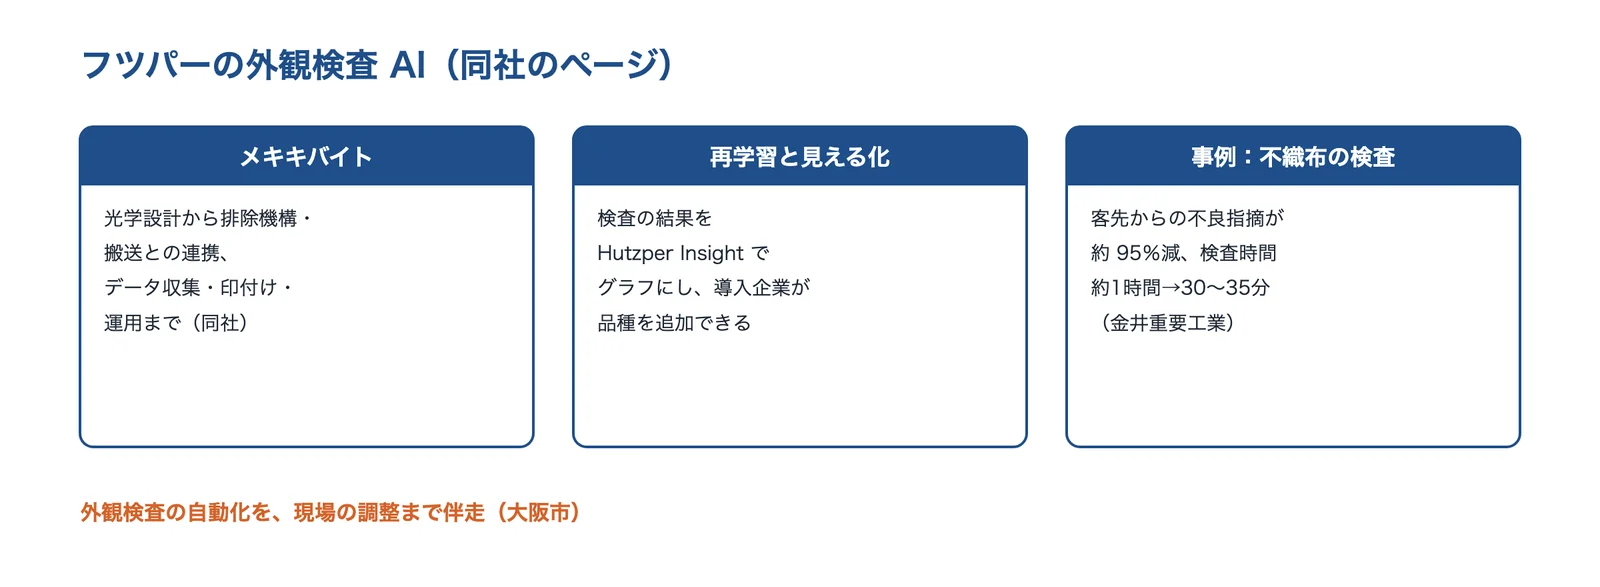
出典:フツパーの公式サイトをもとに AI(Claude)で作成
フツパーの得意技術
| 技術 | 内容 |
|---|---|
| メキキバイト(外観検査自動化 AI) | 光学設計から排除機構・搬送との連携、データ収集・アノテーション・AI の構築・運用支援まで一貫して支援(同社の説明)。FOOMA アワード 2024 の審査委員会賞 |
| 再学習と見える化 | 検査結果を Hutzper Insight でデータにしてグラフで見せ、AI の再学習で精度を上げ、導入企業が品種の追加や検査項目の変更をできる(同社の説明) |
フツパーが解決できる課題
- 検査の品質が人でばらつく、熟練者の技術を引き継ぎたい
- 検査員が足りない
- AI の外観検査の精度や費用対効果が不安
公開されている実績・用途
- 金井重要工業(不織布):今回の検査機の導入で、客先からの不良指摘が約 95%減り、製品1本あたりの検査時間が約1時間から 30〜35分になった(同社の導入事例)
出典:会社概要|フツパー、外観検査自動化AI「メキキバイト」|フツパー、導入事例:不織布検査で見落とし95%削減(金井重要工業)|フツパー
Idein株式会社|カメラのそばで動く AI と、それを遠隔でまとめて運用する基盤
Ideinとは
東京都千代田区神田神保町に本社を置く会社です(2015年4月7日設立)。エッジ AI の技術と、ソフトウェアの基盤 Actcast の開発・運用を事業にしています。
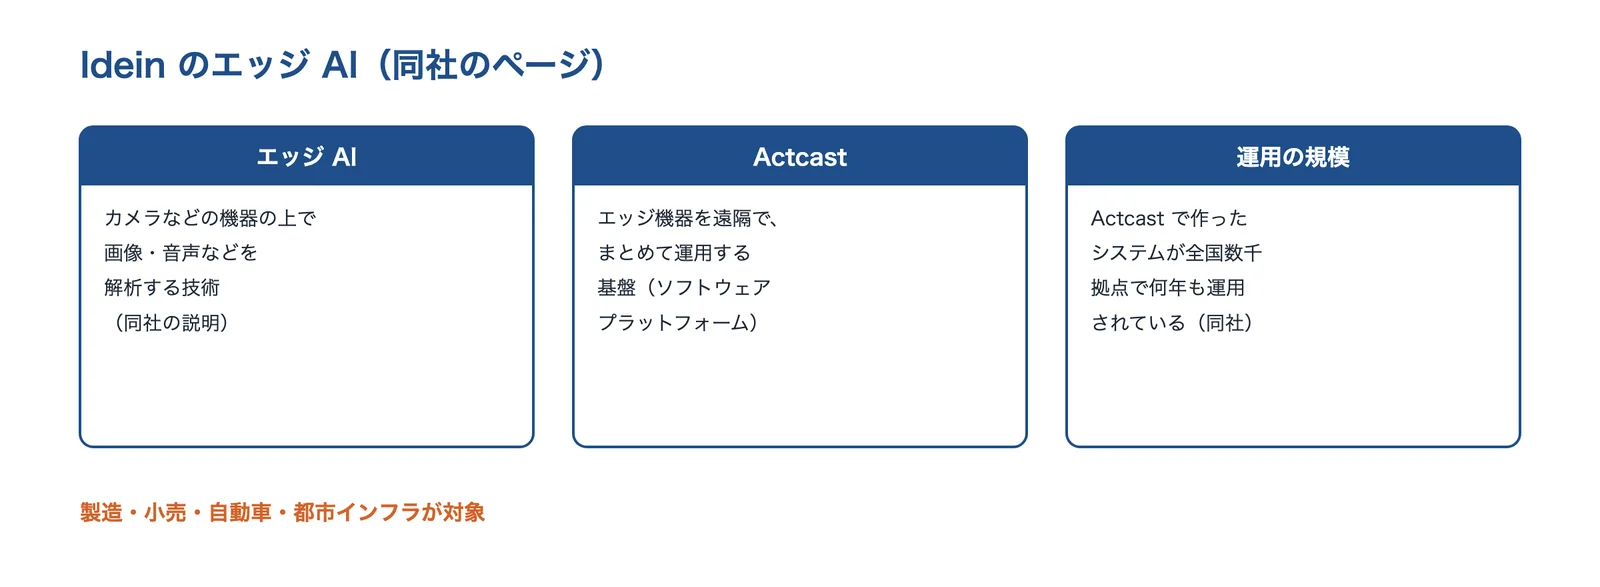
出典:Idein の公式サイトをもとに AI(Claude)で作成
Ideinの得意技術
| 技術 | 内容 |
|---|---|
| エッジ AI | 画像・音声などのデータを、現場の機器の上で解析する技術(同社の説明) |
| Actcast | エッジ機器を遠隔で、大規模に運用する基盤。製造・小売・自動車・都市インフラが対象(同社の説明) |
Ideinが解決できる課題
- カメラの映像を、クラウドに送らず現場の機器で処理したい
- 多数の拠点・ラインの AI 機器を遠隔で管理したい
公開されている実績・用途
- Actcast で構築されたシステムが、全国数千拠点で何年にもわたり運用されている(同社の説明)
出典:Company|Idein、Idein(エッジAI・Actcast)
株式会社バオバブ|画像の印付け(アノテーション)で、AI の学習データをつくる
バオバブとは
東京都渋谷区に本社を置く会社です(2010年7月2日設立)。AI の学習データ(画像・音声・テキスト)づくりを事業にしています。
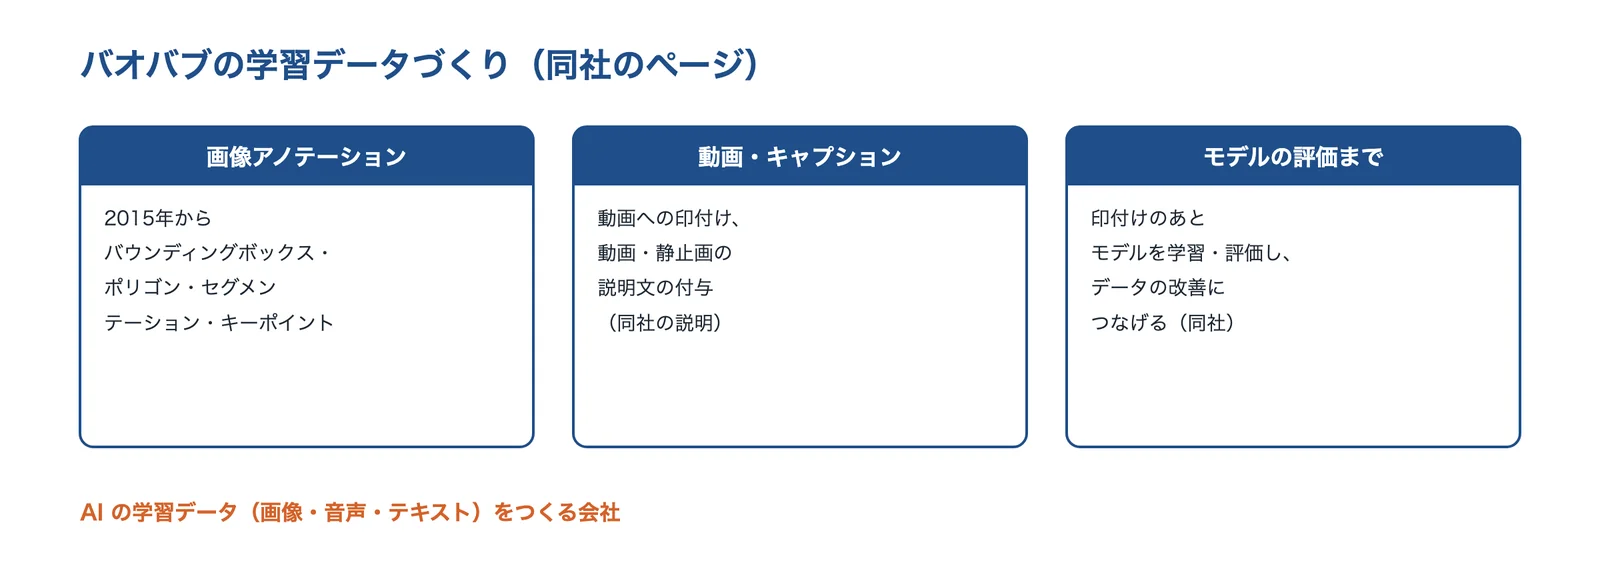
出典:バオバブの公式サイトをもとに AI(Claude)で作成
バオバブの得意技術
| 技術 | 内容 |
|---|---|
| 画像アノテーション | 2015年から、バウンディングボックス・ポリゴン・セマンティックセグメンテーション・キーポイントの付与、動画へのアノテーションなどを手がける(同社の説明) |
| モデルの評価まで | アノテーションだけでなく、モデルの学習・評価まで行い、データの改善につなげる評価レポートのサービス(同社の説明) |
バオバブが解決できる課題
- 学習用の画像の印付けに、人手が足りない
- 印付けの品質がばらつき、AI の精度が上がらない
株式会社マクニカ|AI チップ・エッジ機器と、AI の導入支援をまとめて
マクニカとは
神奈川県横浜市港北区に本社を置く、半導体などの技術商社です(1972年10月30日設立、連結の従業員数 5,261人、2026年3月31日時点)。AI の事業は macnica.ai のブランドで行っています。
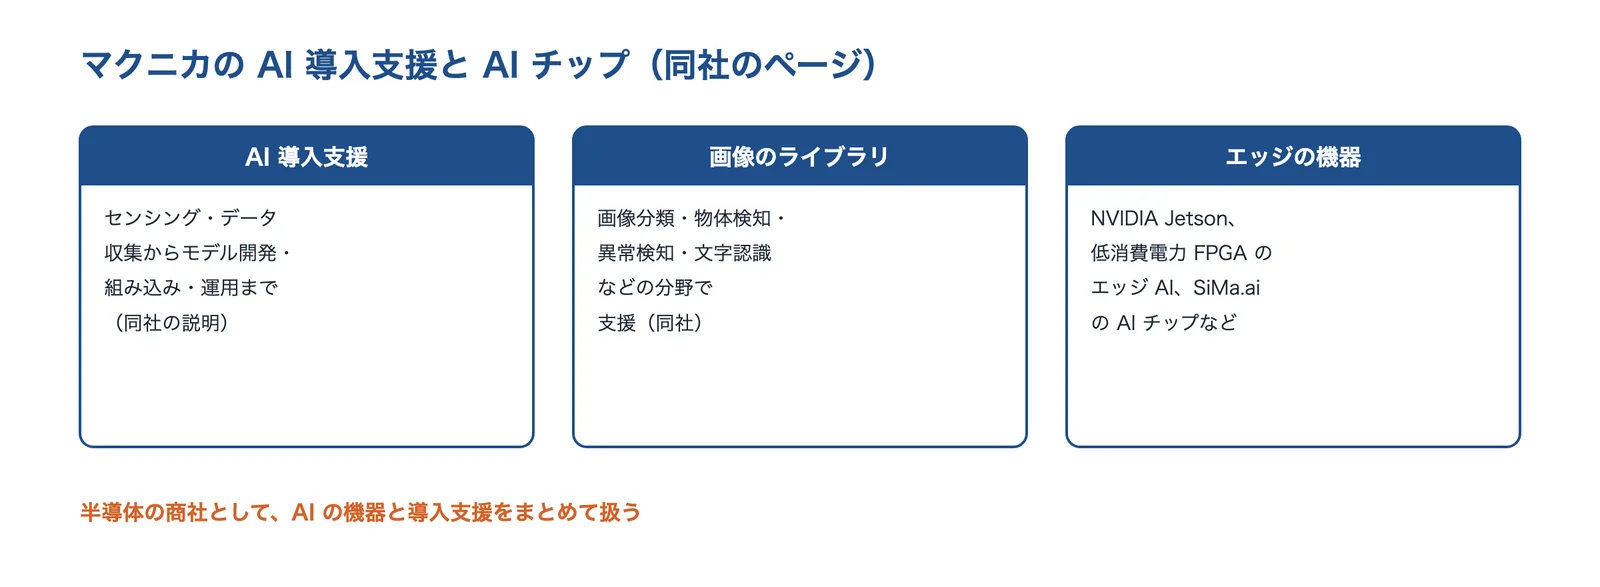
出典:マクニカの公式サイトをもとに AI(Claude)で作成
マクニカの得意技術
| 技術 | 内容 |
|---|---|
| AI 導入支援 | 半導体・センサーの知見を生かし、センシング・データ収集から AI モデルの開発・組み込み・システム運用まで支援(同社の説明)。約2万人のデータサイエンティストのネットワークがあるとしている |
| AI の機器 | NVIDIA Jetson、低消費電力の FPGA によるエッジ AI(Lattice sensAI・Microchip VectorBlox)、SiMa.ai の AI チップなどを扱う(同社の取り扱いメーカーのページ) |
マクニカが解決できる課題
- 画像認識を載せるエッジ機器や AI チップを選びたい
- センサーから AI の組み込みまで、まとめて相談したい
出典:Company Overview|Macnica、macnica.ai(AI 導入支援)|マクニカ、取り扱いメーカー(AI)|マクニカ
よくある質問
しくみと種類
- 画像認識AIと、ふつうの画像処理の違いは?
- ふつうの画像処理は、明るさのしきい値や寸法など人が決めた条件で判定します。AI は、例の画像と正解から、モデルが特徴を自分で見つけて判定します(ルールベースの画像処理と、AI の違い)。
- CNN とは?
- 画像に小さな窓(フィルター)を掛けて特徴を取り出す畳み込みと、縮めるプーリングをくり返し、最後に種類ごとの確からしさを出すネットワークです(CNN(畳み込みニューラルネットワーク)のしくみ)。
- 物体検出とセグメンテーションの違いは?
- 物体検出は物体を四角の枠と種類で示し、セグメンテーションは画素ごとにどこが何かを示します。形や面積まで欲しいときはセグメンテーションです(物体検出とセグメンテーション)。
- 良品学習と不良品学習はどう選びますか?
- 不良がまれで画像が集まらないときは良品学習(異常検知)、不良の種類ごとに対策を変えたいときは不良品学習が向きます(良品学習(異常検知)と不良品学習)。
データ・精度と運用
- 学習用の画像は何枚必要ですか?
- 対象で変わります。中京大学の資料は「〜数千枚」のまとまった数が要るとし、枚数より良品と欠陥のばらつきを網羅することが大切だとしています。足りるかは評価用の画像で確かめます(何枚要るか:枚数より、ばらつきの網羅)。
- アノテーションとは?
- 学習用の画像に正解の印を付ける作業です。ラベル・四角の枠・多角形・画素の塗り分けがあり、どこからを不良とするかの基準をそろえることが大切です(アノテーション(正解の印付け)の種類)。
- 「精度 99%」はどう読めばいいですか?
- 何の割合かを確かめます。不良がまれだと正解率は高く出やすいので、見逃し(再現率)と過検出(適合率)を分けて見ます(混同行列:見逃しと過検出を分けて数える)。
- 見逃しと過検出はどちらを優先しますか?
- 流出を許さない工程では見逃しを減らす側にしきい値を寄せ、増えた過検出は人の再確認で受けるのが、ひとつの組み方です(しきい値と、見逃し・過検出の釣り合い)。
- 導入したあとに精度が落ちるのはなぜですか?
- 照明・材料・品種などが変わり、データの分布が変わる(ドリフト)ためです。結果を記録して監視し、新しい画像で再学習します(ドリフト:運用しているうちに精度が落ちる)。
- AI の判定の理由は分かりますか?
- Grad-CAM などの方法で、判断に効いた場所をヒートマップで見られます。異常の場所をヒートマップで見せる検査 AI の製品もあります(判断の根拠を見る(説明可能性))。
回答は、このページの出典をもとに編集部がまとめたものです。
関連する技術・ページ
関係する課題ページ
| 課題 | このページでの解決 | 課題ページ |
|---|---|---|
| 外観検査を自動化したい | 良品学習と不良品学習の使い分け(良品学習(異常検知)と不良品学習) | AI(良品学習) |
| 不良の再発を防ぎたい | 自動検査で流出を止める(導入と運用) | 自動検査 |
| ばら積みの部品をロボットでピッキングしたい | 物体検出・セグメンテーション(物体検出とセグメンテーション) | AI・モデルレス |
| 状態を検知したい | 正常データから学ぶ異常検知(良品学習(異常検知)と不良品学習) | AI による異常検知 |
| ロボットの立ち上げ・ティーチングの手間を減らしたい | 画像で位置のずれを補正する(タスクの種類:分類・検出・セグメンテーション・異常検知・文字認識) | ビジョンでの補正 |
| 部品・製品のトレーサビリティを取りたい | 文字認識(OCR)と読み取りの検証(タスクの種類:分類・検出・セグメンテーション・異常検知・文字認識) | 読み取りの検証 |
右の列は、関係する課題ページの対策の節へのリンクです。
関連する技術・課題
- IoT
- 産業用ロボット
- 三次元測定機・形状測定
- 非破壊検査
- 外観検査を自動化したい
- 不良の再発を防ぎたい
- ばら積みの部品をロボットでピッキングしたい
- 状態を検知したい
- ロボットの立ち上げ・ティーチングの手間を減らしたい
- 部品・製品のトレーサビリティを取りたい
- 画像認識(技術カテゴリー)
- 異常検知・予測(技術カテゴリー)
出典・確認日
- 青木公也(中京大学)「外観検査AIの学習データ不足を解消する技術提案」(JST 新技術説明会、2023年)
- LeCun ほか「Gradient-Based Learning Applied to Document Recognition」(Proceedings of the IEEE、1998年)
- ILSVRC2012 Results|ImageNet
- Krizhevsky ほか「ImageNet Classification with Deep Convolutional Neural Networks」(NIPS 2012)
- He ほか「Deep Residual Learning for Image Recognition」(arXiv 1512.03385、2015年)
- Dosovitskiy ほか「An Image is Worth 16×16 Words: Transformers for Image Recognition at Scale」(arXiv 2010.11929、2020年)
- Redmon ほか「You Only Look Once: Unified, Real-Time Object Detection」(arXiv 1506.02640、2015年)
- Ren ほか「Faster R-CNN」(arXiv 1506.01497、2015年)
- Ronneberger ほか「U-Net: Convolutional Networks for Biomedical Image Segmentation」(arXiv 1505.04597、2015年)
- He ほか「Mask R-CNN」(arXiv 1703.06870、2017年)
- MVTec AD(産業用の異常検知のデータセット)|MVTec Software
- 第2回日本オープンイノベーション大賞 AIを活用した原料検査装置が農林水産大臣賞を受賞(2020年2月14日)|キユーピー
- Roth ほか「Towards Total Recall in Industrial Anomaly Detection」(PatchCore、arXiv 2106.08265、2021年)
- Lin ほか「Microsoft COCO: Common Objects in Context」(arXiv 1405.0312、2014年)
- Metrics and scoring(モデルの評価)|scikit-learn
- 令和3年度 製造現場へのAI・IoT導入促進補助金 成果報告 日伸工業「AIを活用した外観検査による不良流出防止及び工数削減」|滋賀県産業支援プラザ
- MANUFACIA(外観検査AI)|クロスコンパス
- Idein(エッジAI・Actcast)
- 取り扱いメーカー(AI)|マクニカ
- 機械学習品質評価・向上技術に関する報告書 第4版(機械学習品質マネジメントガイドライン付属文書、2024年)|産業技術総合研究所
- 導入事例(トップページ)|クロスコンパス
- Selvaraju ほか「Grad-CAM: Visual Explanations from Deep Networks via Gradient-based Localization」(arXiv 1610.02391)
- AI事業者ガイドライン(第1.1版)概要(2025年3月28日)|総務省・経済産業省
- 機械学習品質マネジメントガイドライン|産業技術総合研究所
- NTSB Highway Accident Report NTSB/HAR-19/03(Tempe, Arizona, March 18, 2018)
- ICT・IoT・AI 等活用事例集(稲坂油圧機器)|関西経済連合会
- 会社概要|Ridge-i
- サービス|Ridge-i
- RIDGE DUAL AI – 地理変化や紛争地域の把握|Ridge-i
- 開発事例 インフラ・プラント|Ridge-i
- 企業情報|クロスコンパス
- 会社概要|フツパー
- 外観検査自動化AI「メキキバイト」|フツパー
- 導入事例:不織布検査で見落とし95%削減(金井重要工業)|フツパー
- Company|Idein
- 会社概要|バオバブ
- 画像アノテーション|バオバブ
- Company Overview|Macnica
- macnica.ai(AI 導入支援)|マクニカ
※製品名・会社名は各社の商標または登録商標です。本ページでは数値と事実だけを要約し、各社の文章・図は転載していません。
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。図はAI(Claude)で作成した概念図です。
情報の確認日:2026年10月22日 本ページの内容は一般的な情報です。論文の数値は公開データでの値で、自社の製品での性能は評価用の画像で確かめてください。各社の技術・実績は、その会社の公開情報にもとづきます。








