
回転テーブルに付けたセンサーのケーブルがねじれて切れる。スリップリングがすり減って、交換のたびに設備が止まる。無人搬送車(AGV)の電池を毎日交換している。センサーを増やしたいのに、配線工事が重い。こうした悩みの多くは、動く部分や閉じた場所に、ケーブルと接点を使って電気を届けていることが原因です。
配線をなくす方法は、1つではありません。必要な電力と距離、動き方によって、コイルで送る方式、電波で送る方式、その場で発電する方式を使い分けます。まずは次のマトリクスで、自分の課題に近いものと、使える技術を確かめてください。
課題と解決技術のマトリクス
| 課題(症状) | 電磁誘導方式の非接触給電 | 磁界共鳴方式のワイヤレス給電 | 空間伝送型(電波)のワイヤレス給電 | 電力と信号の非接触伝送ユニット | 環境発電(エナジーハーベスティング) |
|---|---|---|---|---|---|
| AAGV・AMR・ロボットの充電を自動にしたい(電池交換・充電コネクターをなくしたい) | ◎ | ◎ | |||
| B回転する部分に電力と信号を送りたい(ケーブルのねじれ・スリップリングの摩耗) | ○ | △ | ◎ | ||
| Cロボットの手先や可動部のセンサー配線が断線する | ○ | ◎ | ◎ | △ | |
| D水・油・粉じんのある場所で、コネクターの接点が傷む | ◎ | ○ | ○ | ||
| E後付けのセンサーを、配線も電池交換もなしで動かしたい | ◎ | ◎ |
◎ 第一候補○ 有効△ 条件によって有効
※記号は一般的な傾向に基づく目安です。実際に使える方式は、必要な電力、送る距離と位置ずれ、動き方(回転・直線・停止)、周りの金属、電波法の手続き、コストによって異なります。環境発電の「△」は、センサーの消費電力がごく小さい場合に限られることを示します。
記号の理由と出典(14件)
マトリクスの記号ごとに、理由と出典をまとめました。出典が「編集部の解説」のものは、この記事の本文の説明をもとにした編集部の評価です。症状の記号を押すと、その症状の説明へ移ります。
| 症状 | 技術 | 記号 | 理由 | 出典 |
|---|---|---|---|---|
| A | 電磁誘導方式の非接触給電 | ◎ | コイルの位置を決められる AGV の停止位置での充電に向き、実績も多いため | 編集部の解説 |
| A | 磁界共鳴方式のワイヤレス給電 | ◎ | 位置ずれに強く、停止位置が多少ずれても安定して充電できるため | ダイヘン |
| B | 電磁誘導方式の非接触給電 | ○ | 回転軸の周りにコイルを置いて電力を非接触で送れるが、信号は別に考える必要があるため | 編集部の解説 |
| B | 空間伝送型(電波)のワイヤレス給電 | △ | 電波給電は送れる電力が小さく、消費電力の小さいセンサーに限られるため(条件つき) | 編集部の解説 |
| B | 電力と信号の非接触伝送ユニット | ◎ | リング形状のユニットで回転部に電力と信号をまとめて非接触で送れ、スリップリングをなくせるため | ビー・アンド・プラス |
| C | 電磁誘導方式の非接触給電 | ○ | 可動部が決まった位置に来たときに給電できるが、常時動く部分には向きにくいため | 編集部の解説 |
| C | 空間伝送型(電波)のワイヤレス給電 | ◎ | 電源線をなくせ、断線しやすいセンサー配線の問題に対応できるため | エイターリンク |
| C | 電力と信号の非接触伝送ユニット | ◎ | 可動部と固定部の間で電力と信号を非接触で渡せ、ケーブル断線を減らせるため | ビー・アンド・プラス |
| C | 環境発電(エナジーハーベスティング) | △ | 電力はごく小さく、消費電力が小さいセンサーに限って使えるため(条件つき) | 編集部の解説 |
| D | 電磁誘導方式の非接触給電 | ◎ | 送電側と受電側をケースに収めたまま送電でき、接点そのものをなくせるため | 編集部の解説 |
| D | 磁界共鳴方式のワイヤレス給電 | ○ | 位置ずれに強く、防水・高電流対応の充電ユニットもあるため | ナブテスコ |
| D | 電力と信号の非接触伝送ユニット | ○ | 電力と信号をまとめて非接触で渡せ、コネクターの接点をなくせるため | 編集部の解説 |
| E | 空間伝送型(電波)のワイヤレス給電 | ◎ | 電池交換なしでセンサーを動かし続けられ、配線工事も減らせるため | エイターリンク |
| E | 環境発電(エナジーハーベスティング) | ◎ | 光・振動などで発電し、電池なしで計測と無線発信ができるため | エイブリック |
課題の診断と解決策
AGV・AMR・ロボットの充電を自動にしたい
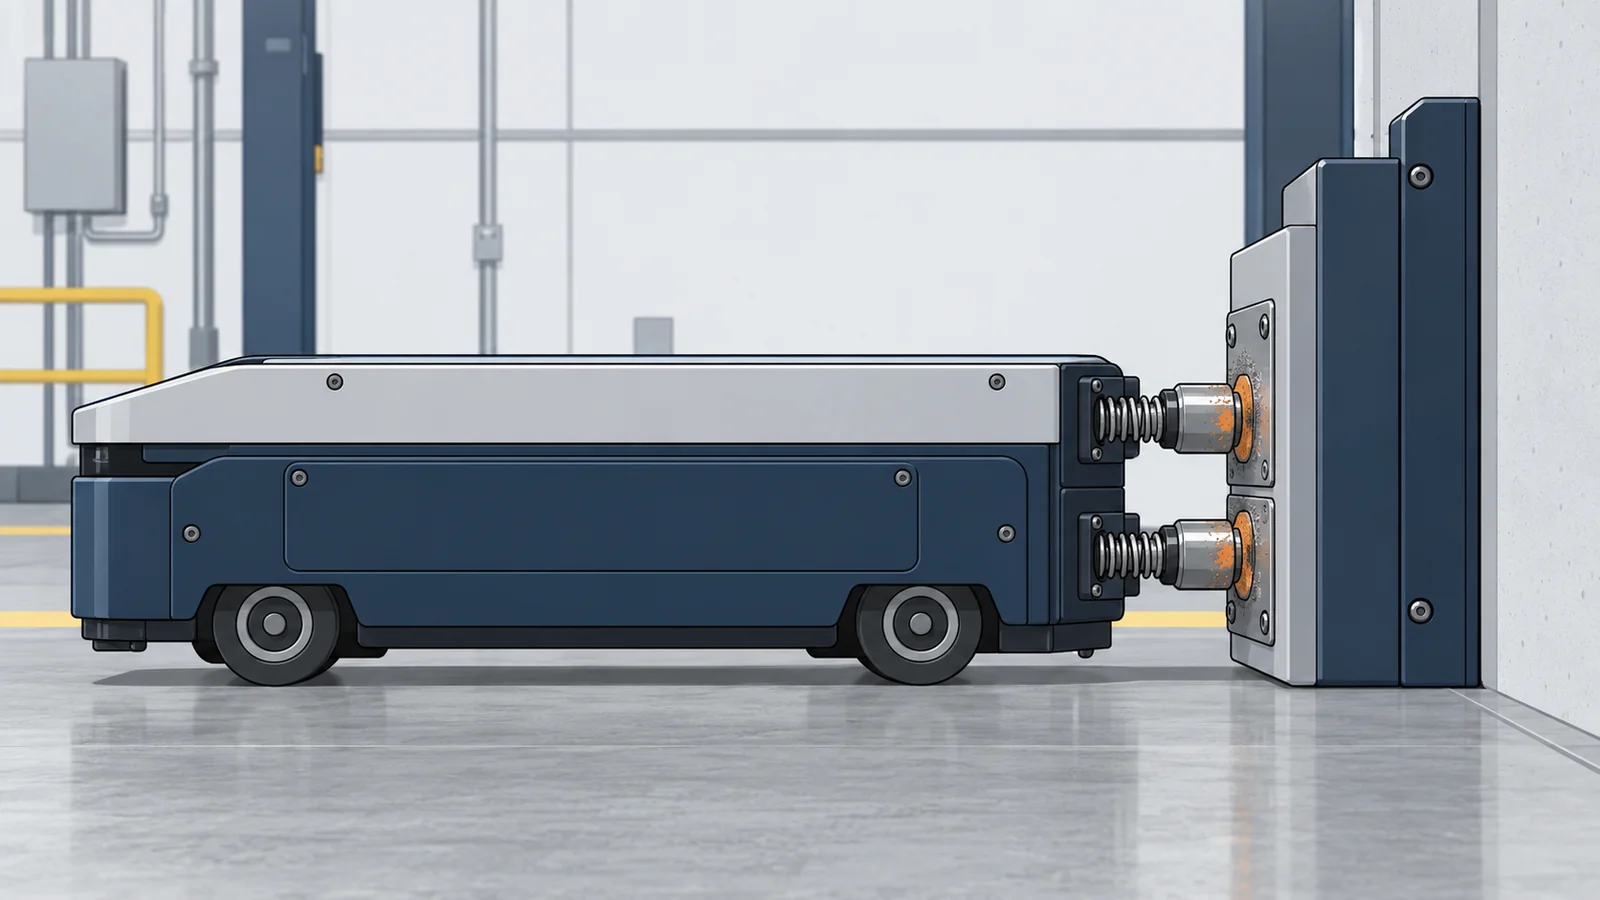
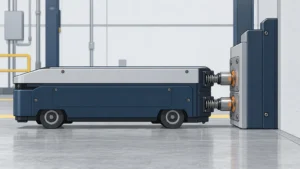
無人搬送車(AGV)や自律走行ロボット(AMR)の電池を、毎日人が交換・充電している。接触式の充電器は、端子の位置合わせと摩耗が気になる。
- 起きている現象
- 電池交換や充電作業は人手がかかり、接触式の充電ではコネクターの抜き差しや端子の接点がメンテナンスの対象になります。ワイヤレス給電なら、停止位置に止まるだけで充電でき、作業の合間にこまめに充電することもできます。
- 解決に使える技術
- 電磁誘導方式の非接触給電送電コイルと受電コイルを近づけて充電する。コイル間の距離と位置を決めて使う
- 磁界共鳴方式のワイヤレス給電共振を使い、コイルの位置ずれや距離に強くする。停止位置がずれやすい AGV・AMR に向く
数百W〜kW級の電力を送るので、電波法の「高周波利用設備」として、設置の許可や型式指定の確認が必要になる場合があります。コイルの間に金属の異物が入ると発熱するため、異物検知の機能と、床や車体の金属の配置も確かめます。
回転する部分に電力と信号を送りたい
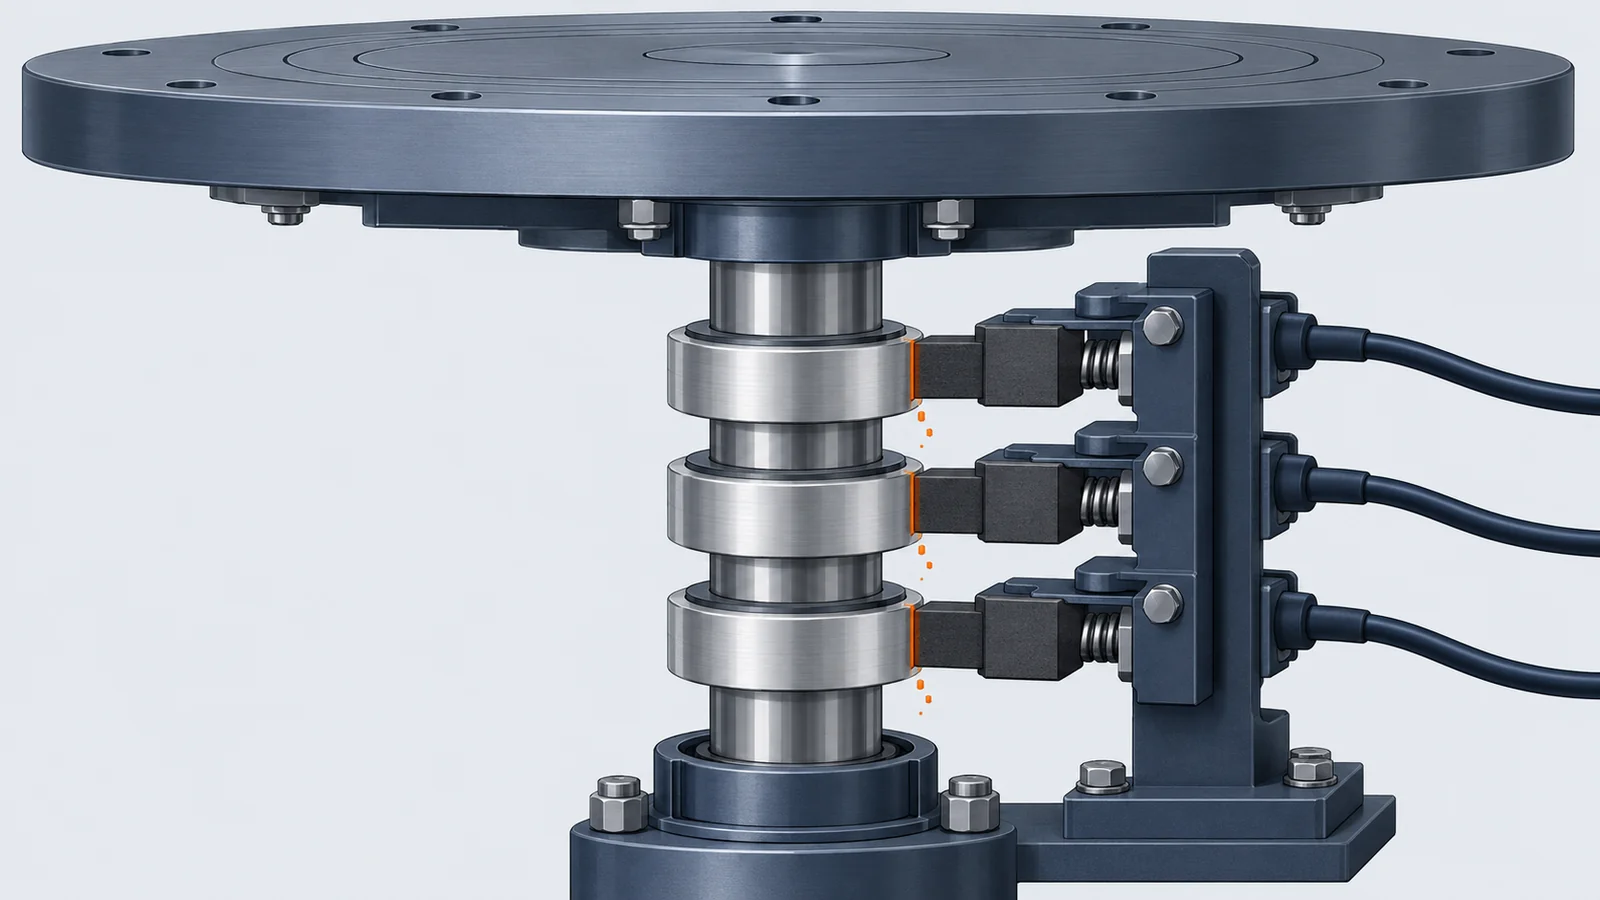
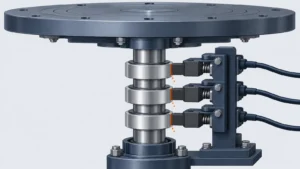
回転テーブルや撹拌機、ロボットの旋回軸に、センサーやバルブを付けたい。ケーブルは何回転もできず、スリップリングは摩耗と交換が負担になっている。
- 起きている現象
- スリップリングは、ブラシと回転するリングがこすれ合って電気を通すため、接点が摩耗します。ビー・アンド・プラスは、回転機構ではケーブルのねじれ・断線・摩耗が常に発生し、スリップリングの交換やメンテナンスが大きな負担になると説明しています。
- 解決に使える技術
- 電力と信号の非接触伝送ユニットリング形状などのユニットで、回転部に電力とセンサー信号・制御信号をまとめて非接触で送る
- 電磁誘導方式の非接触給電回転軸の周りにコイルを置き、電力を非接触で送る
- 空間伝送型(電波)のワイヤレス給電消費電力の小さいセンサーだけなら、電波で給電して配線をなくす
送れる電力、信号の点数と速さ(スイッチ信号か、フィールドネットワークか)、回転速度、取り付けられる寸法を先に決めます。軸を外せない既存の設備なら、分割できるリング形状が選べるかを確かめます。
ロボットの手先や可動部のセンサー配線が断線する
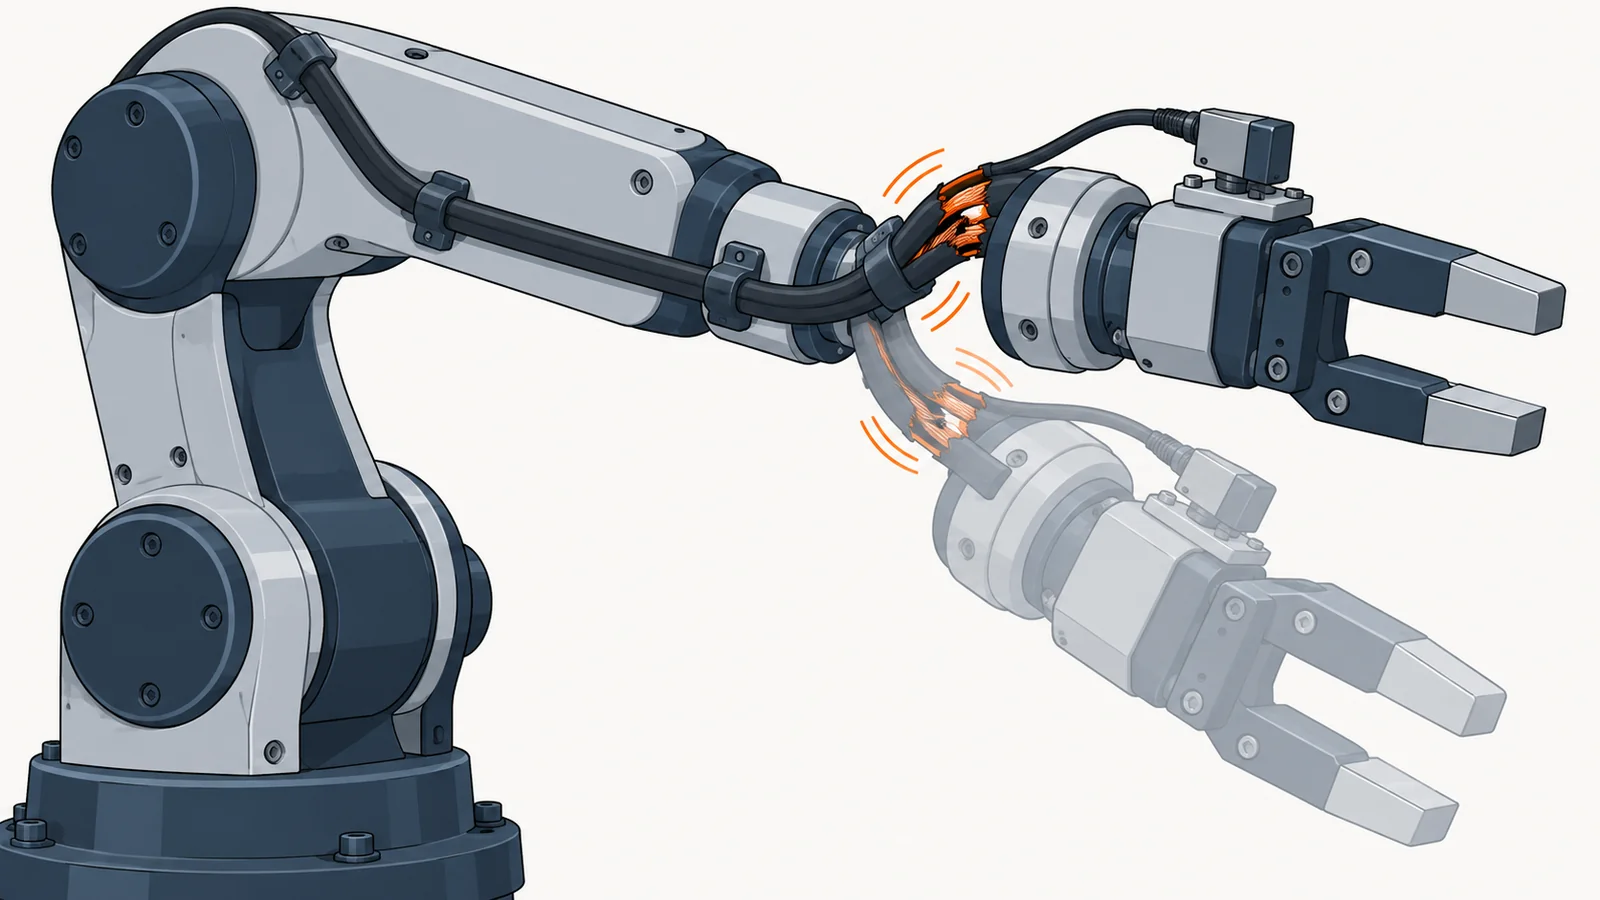
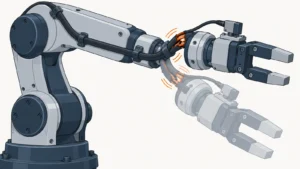
ロボットのハンドやスライドに付けたセンサーのケーブルが、曲げ伸ばしのくり返しで断線する。断線するたびにラインが止まる。
- 起きている現象
- 可動部のケーブルは、動くたびに曲げとねじりを受け、中の導体が少しずつ疲れて切れます。エイターリンクは、ロボット駆動部を中心にケーブルが摩耗・劣化し、断線すると工程全体が止まることを、工場の配線の課題に挙げています。
- 解決に使える技術
- 空間伝送型(電波)のワイヤレス給電離れた送電機から電波でセンサーに給電し、電源線をなくす
- 電力と信号の非接触伝送ユニット可動部と固定部の間を、数mm〜数十mmのすき間で電力と信号を非接触で渡す
- 電磁誘導方式の非接触給電可動部が決まった位置に来たときに給電する
- 環境発電(エナジーハーベスティング)動きや振動で発電し、ごく小さい電力で動くセンサーを動かす
電源線をなくしても、信号線が残れば断線の問題は残ります。信号も無線にするのか、非接触ユニットで電力と信号をまとめて渡すのかを決めます。ケーブルのまま寿命を延ばす方法は、ケーブルが断線するの課題ページも参考になります。
水・油・粉じんのある場所で、コネクターの接点が傷む
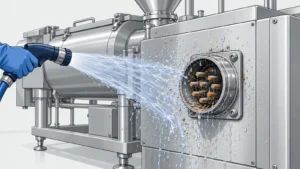
洗浄する設備や、油・粉じんの多い場所で、コネクターの接点が腐食したり、抜き差しで傷んだりする。防水のためにケーブルの穴をなくしたい。
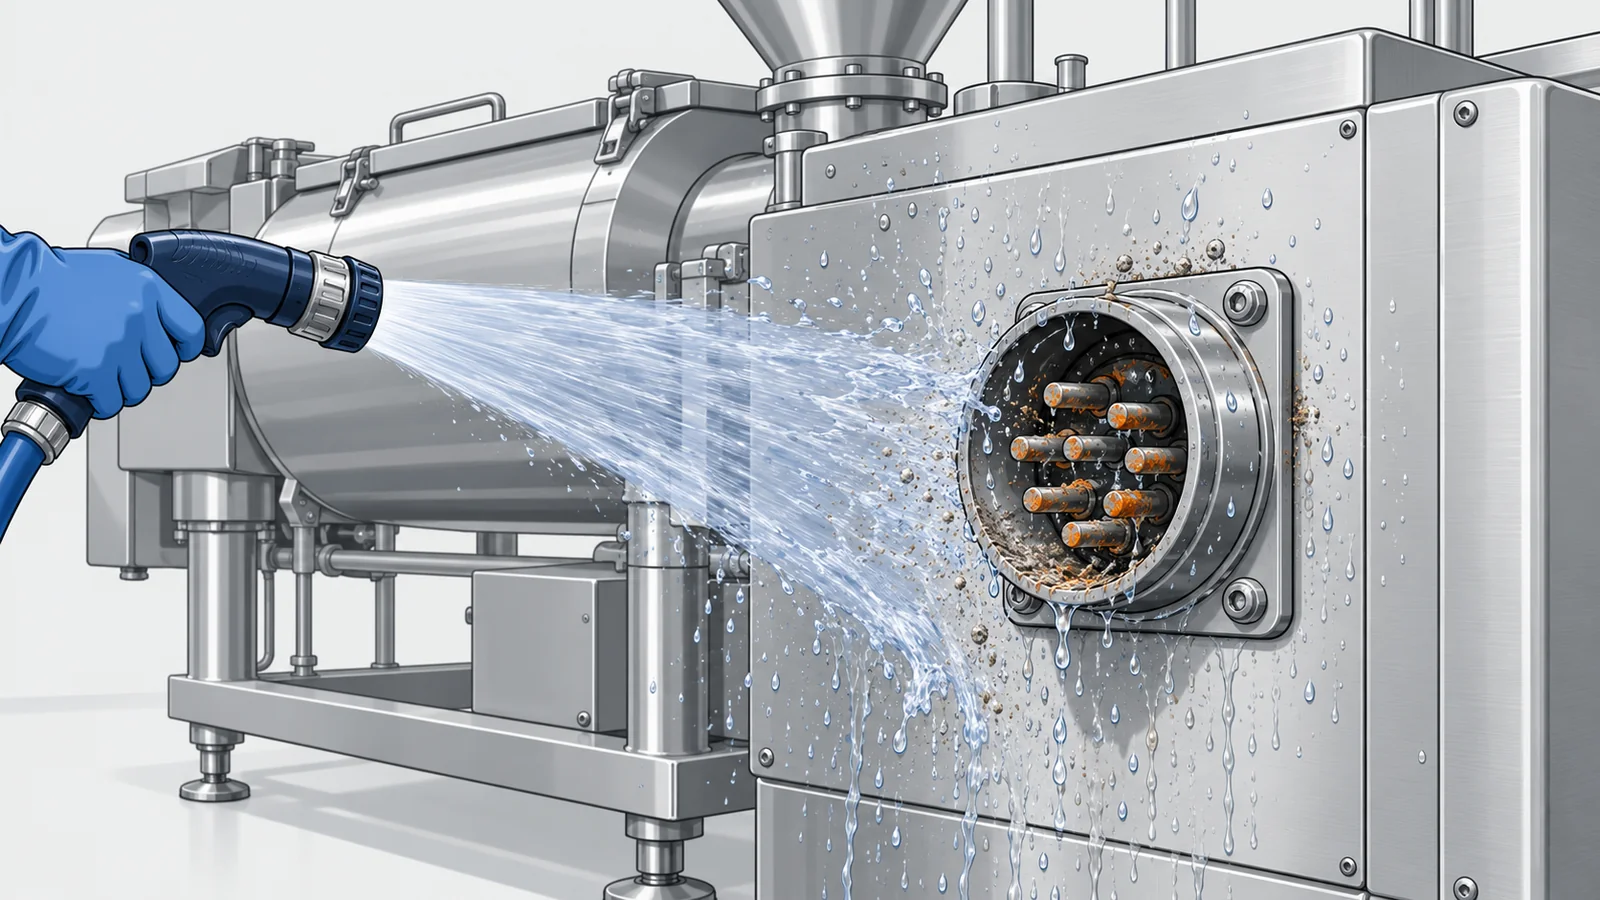
- 起きている現象
- 接点が露出するコネクターは、水や粉じん、抜き差しのくり返しで接触不良の原因になります。非接触給電は、送電側と受電側を樹脂などのケースに収めたまま電力を送れるため、接点そのものをなくせます。
- 解決に使える技術
- 電磁誘導方式の非接触給電送電・受電のコイルを密閉したケースに収め、接点のない給電にする
- 磁界共鳴方式のワイヤレス給電すき間や位置ずれがあっても給電できるようにする
- 電力と信号の非接触伝送ユニット電力に加えて、センサーや制御の信号も非接触で渡す
製品ごとに防水・防じんの等級(IP コード)が違います。ダイヘンは、防水カバーや IP54 クラスの送電ユニットをオプションとしています。使う場所の水のかかり方、洗浄の条件、温度に合う等級かを確かめます。接点のまま改善する方法は、コネクターの接触不良を防ぎたいの課題ページも参考になります。
後付けのセンサーを、配線も電池交換もなしで動かしたい
設備の監視のために、温度や振動のセンサーをたくさん増やしたい。1個ずつ電源線を引く工事は重く、電池にすると交換の手間がかかる。
- 起きている現象
- センサーの数が増えるほど、配線工事と電池交換の手間も増えます。エイターリンクは、配線工事やレイアウト変更の工数を、工場の配線の課題に挙げています。
- 解決に使える技術
- 空間伝送型(電波)のワイヤレス給電天井などの送電機から、電波で複数のセンサーに給電する
- 環境発電(エナジーハーベスティング)光・振動・温度差などで発電し、電池なしで計測と無線発信をする
電波や環境から得られる電力はごく小さいため、センサーと無線の消費電力、測る間隔を合わせて設計する必要があります。空間伝送型は、2022年の制度化で、屋内での利用など一定の要件を満たす場合に、構内無線局として使えるようになった方式です。設置する場所で要件を満たせるかを確かめます。センサーの選び方は、状態を検知したいの課題ページも参考になります。
なぜ、配線がトラブルの元になるのか
配線は、動く部分、回る部分、閉じた場所で弱い
ケーブルとコネクターは、止まっている装置の中ではとても確かな電気の通り道です。ところが、動く部分では曲げのくり返しで断線し、回る部分ではケーブルがねじれてしまいます。回転部で使うスリップリングは、ブラシとリングがこすれ合うため、摩耗して交換やメンテナンスが必要になります。
水や粉じんのある場所では、コネクターの接点が傷みやすく、ケーブルの穴は防水の弱点になります。センサーをたくさん付ける場合は、1本ずつの配線工事や、電池の交換そのものが負担になります。配線をなくすと、断線、摩耗、接点の傷み、配線工事の手間を、まとめて減らせます。
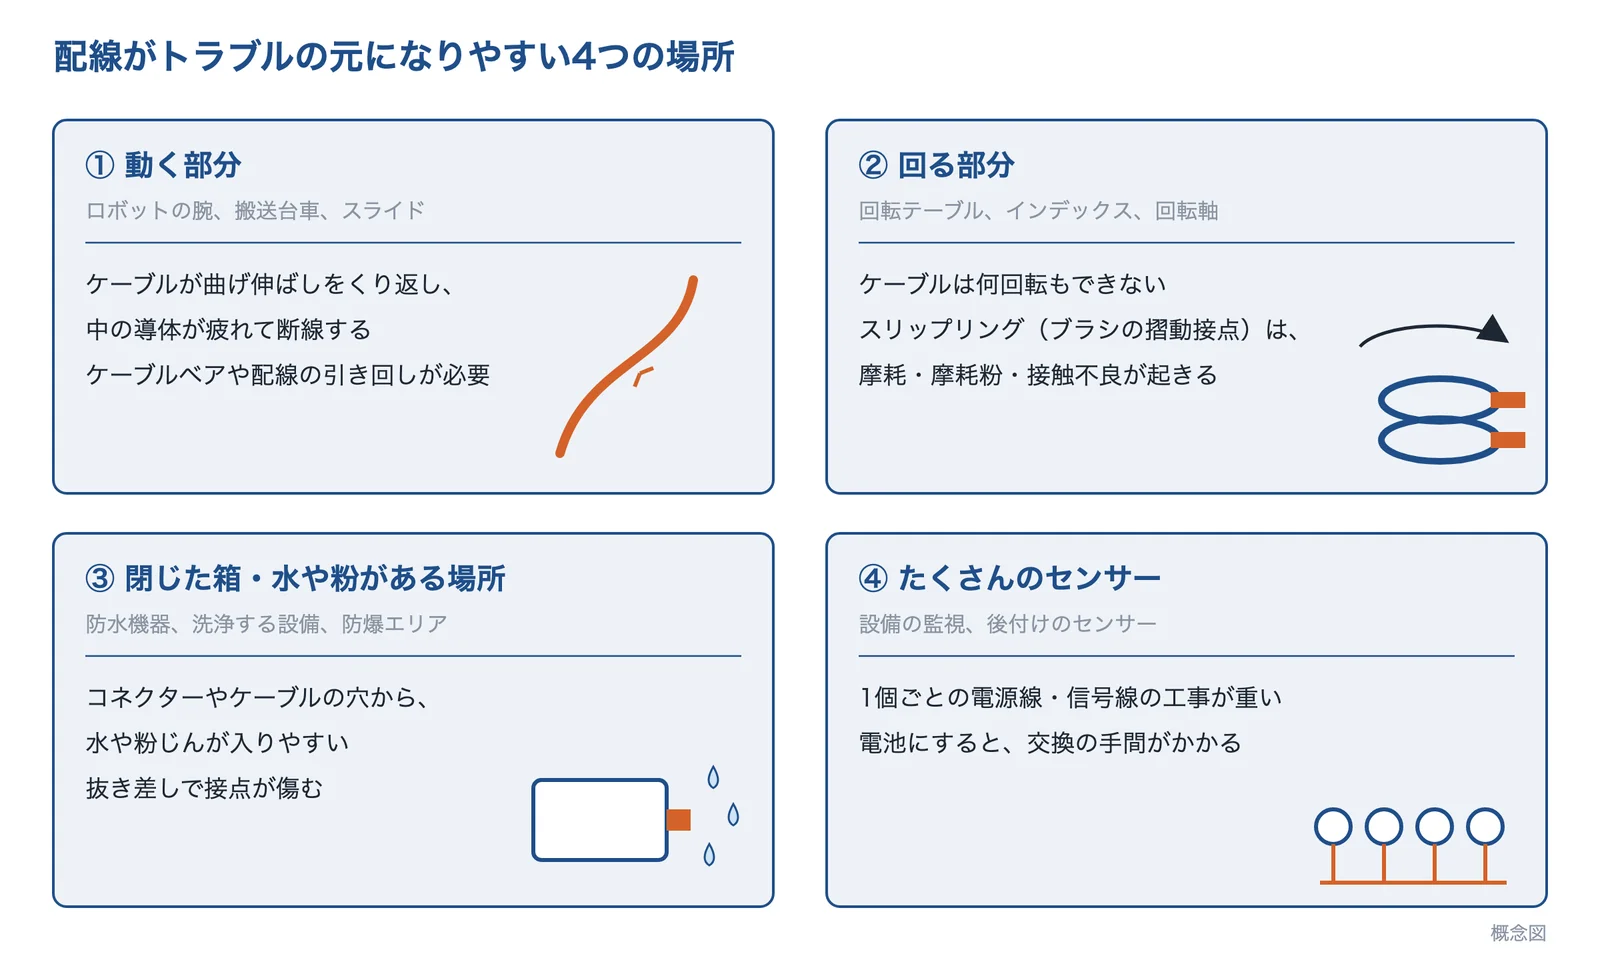
AI(Claude)で作成
ワイヤレス給電には4つの方式がある
総務省の資料では、ワイヤレス電力伝送(WPT)を、電磁誘導方式、磁界共振結合(磁界共鳴)方式、電界結合方式、空間伝送方式の4つに分けています。前の3つは、送電側と受電側を近づけて使う「近接結合型」、空間伝送方式は、マイクロ波などの電波で離れた場所に電力を送る方式です。
同じ資料に載っている、型式指定の対象になっている(または検討されている)装置の例では、電気自動車(EV)用が79〜90kHz・〜7.7kW・0〜30cm程度、一般用の100kHz帯(磁界結合型)が〜300W・0〜1.5cm程度、ロボット用の電界結合型が〜4kW・0〜3cm程度です。大きな電力を送る方式ほど、送電側と受電側を近づけて使います。
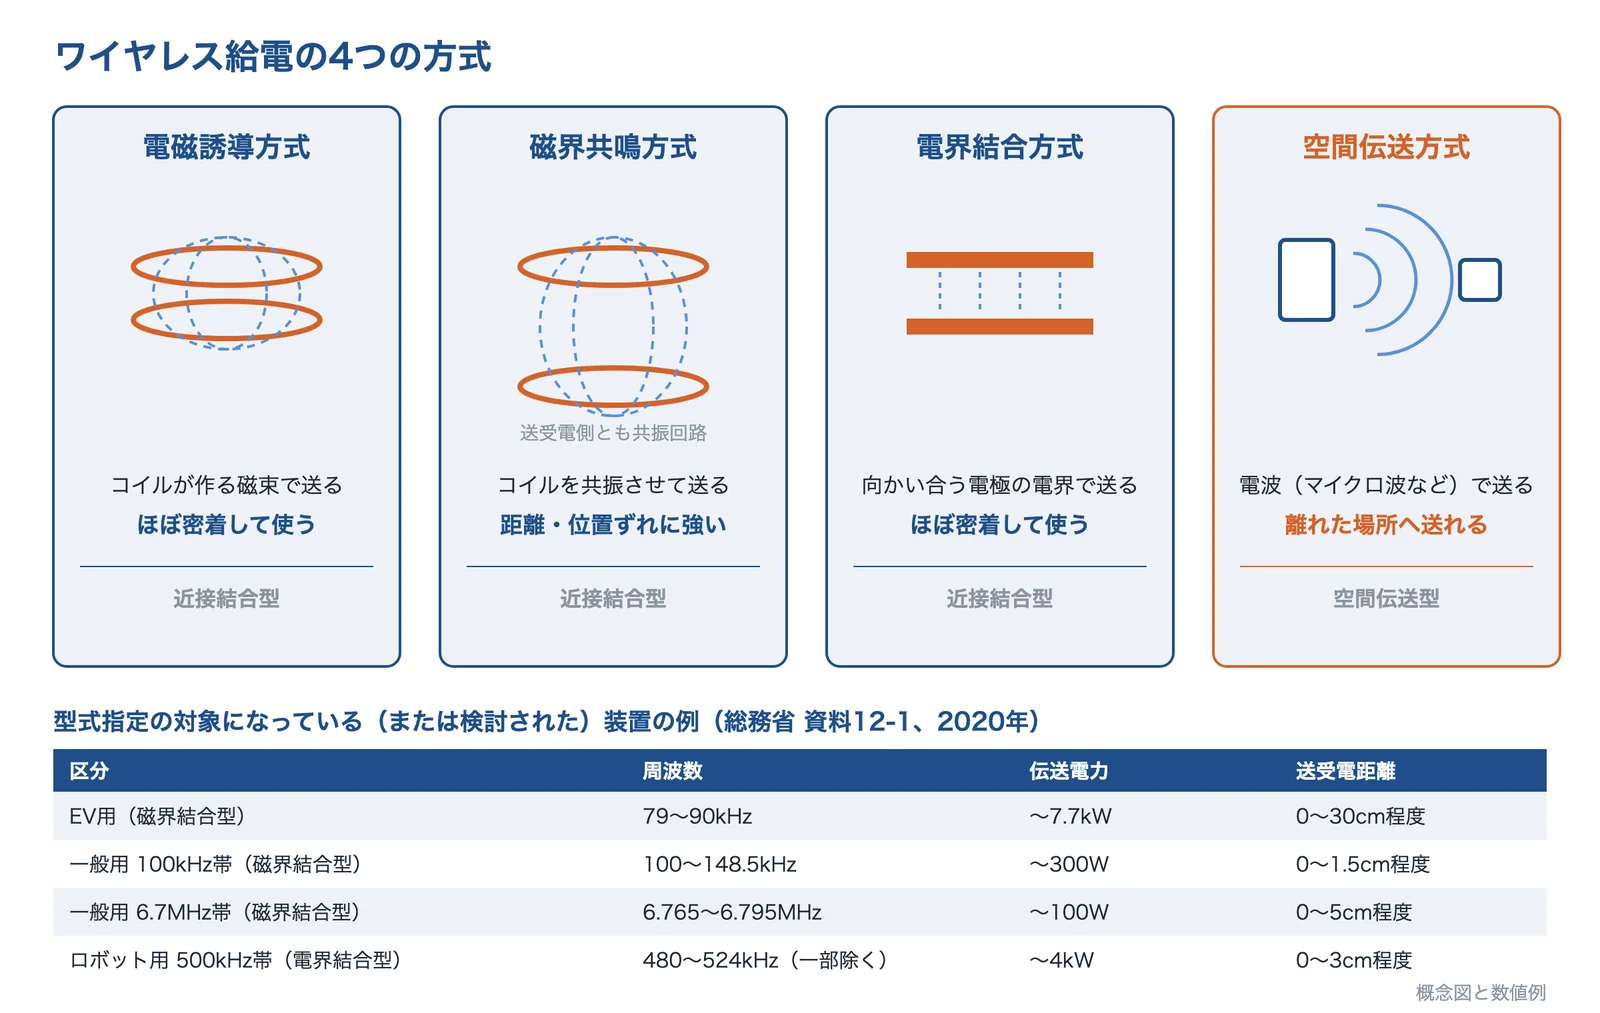
出典:総務省 資料12-1をもとに AI(Claude)で作成
電磁誘導は、コイルの距離と位置ずれに弱い
電磁誘導方式は、2つのコイルを近づけて一方に電流を流し、コイルを貫く磁束を介して、もう一方のコイルに起電力を生む方式です。ダイヘンの解説では、数cm程度の近距離での電力伝送に適しており、現在実用化されているワイヤレス給電製品のほとんどが、この方式を使っています。
コイルの間の距離が開いたり、横にずれたりすると、受電コイルを通る磁束が減り、送れる電力と効率が下がります。磁界共鳴方式は、2つのコイルを同じ周波数で共振させる方式で、伝送できる距離が長く、コイルの位置合わせの自由度が高いとされています。
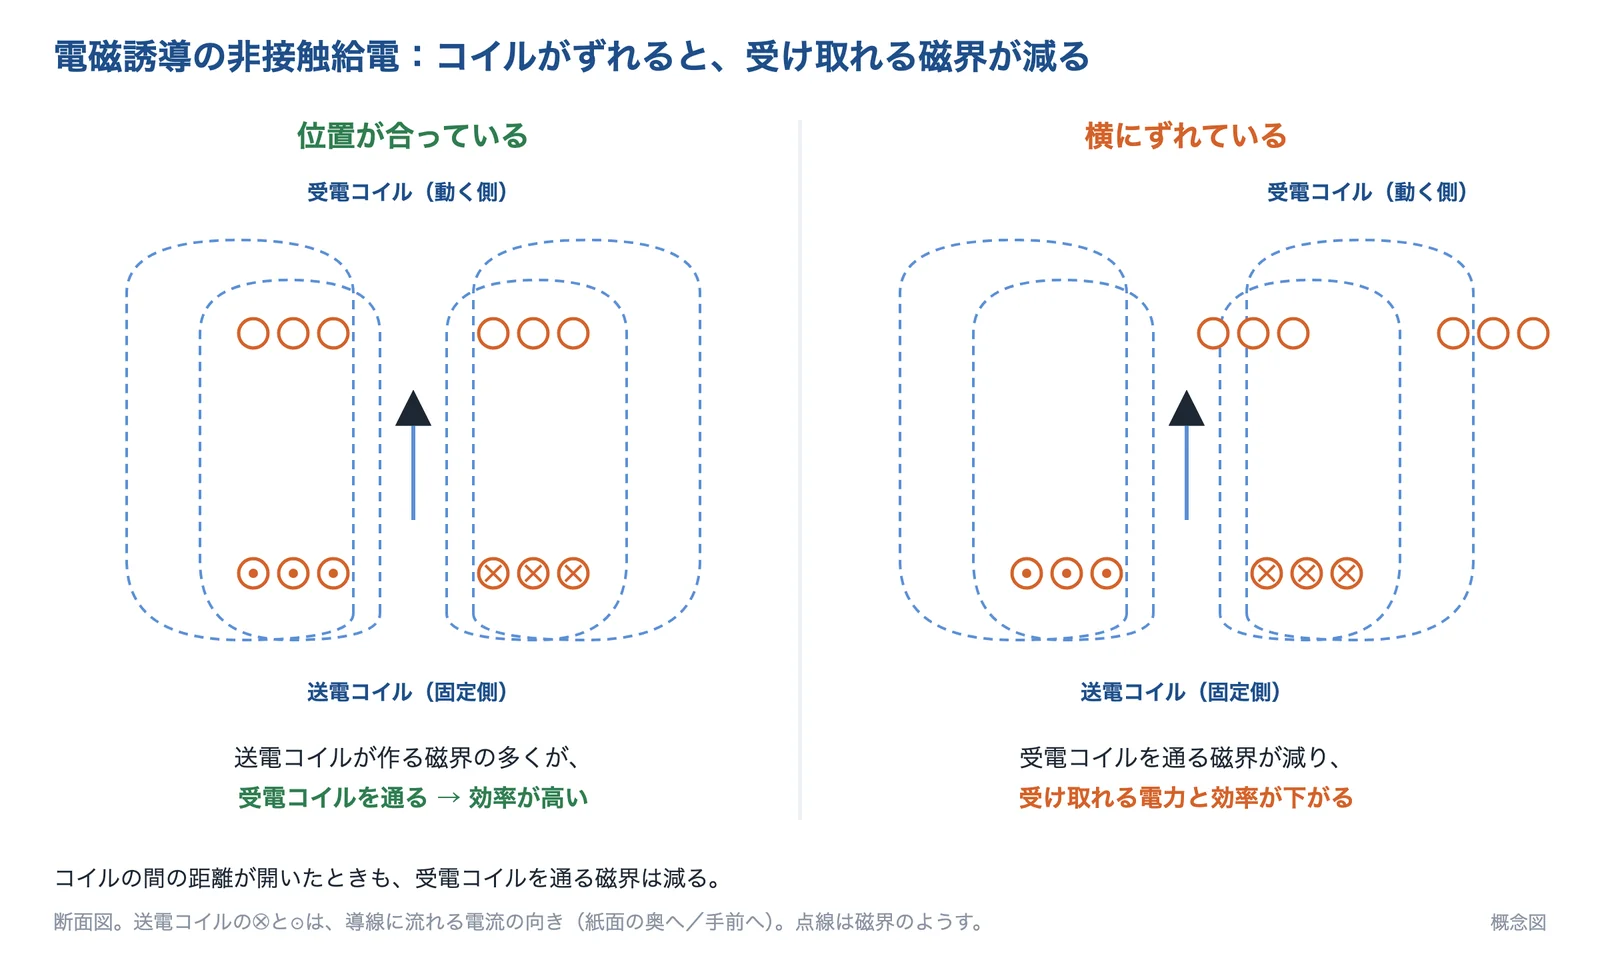
出典:この記事の内容をもとに AI(Claude)で作成
電波法の手続きと、人体・異物への配慮が要る
ワイヤレス給電の装置は、電波法の「高周波利用設備」にあたります。総務省によると、10kHz以上の高周波電流を使う設備は、原則として個別に設置許可を受ける必要があります。ただし、高周波エネルギーが50W以下の設備や、型式指定を受けた設備(一般用・電気自動車用・搬送ロボット用の非接触電力伝送装置など)は、個別の許可が不要です。
空間伝送型は、2022年5月に、一定の要件を満たす屋内での利用について、920MHz帯、2.4GHz帯、5.7GHz帯の構内無線局として制度が整えられました。情報通信審議会の報告(案)では、屋内の無人の工場や倉庫などの管理された環境で使うことを前提にしています。また、電波が人体に与える影響については、総務省が「電波防護指針」で基準を定めています。方式を選ぶときは、性能と一緒に、手続きと安全の条件も確かめる必要があります。
出典:近接結合型ワイヤレス電力伝送システムの利用高度化に向けた検討について(資料12-1)|総務省、高周波利用設備の概要|総務省 電波利用ポータル、令和4年版 情報通信白書 空間伝送型ワイヤレス電力伝送システム|総務省、空間伝送型ワイヤレス電力伝送システムの技術的条件 報告(案)|総務省、電波防護指針|総務省 電波利用ポータル、ワイヤレス給電の方式とは?磁界結合(電磁誘導)方式と磁界共鳴方式の違い|ダイヘン、回転体へのワイヤレス給電・信号伝送|ビー・アンド・プラス
解決技術の詳細
配線をなくす技術は、①必要な電力、②送る距離と位置ずれ、③動き方(止まったときに送るのか、動きながら送るのか、回り続けるのか)、④信号も一緒に送るか、の4つで絞り込めます。ここでは、代表的な5つの技術を説明します。
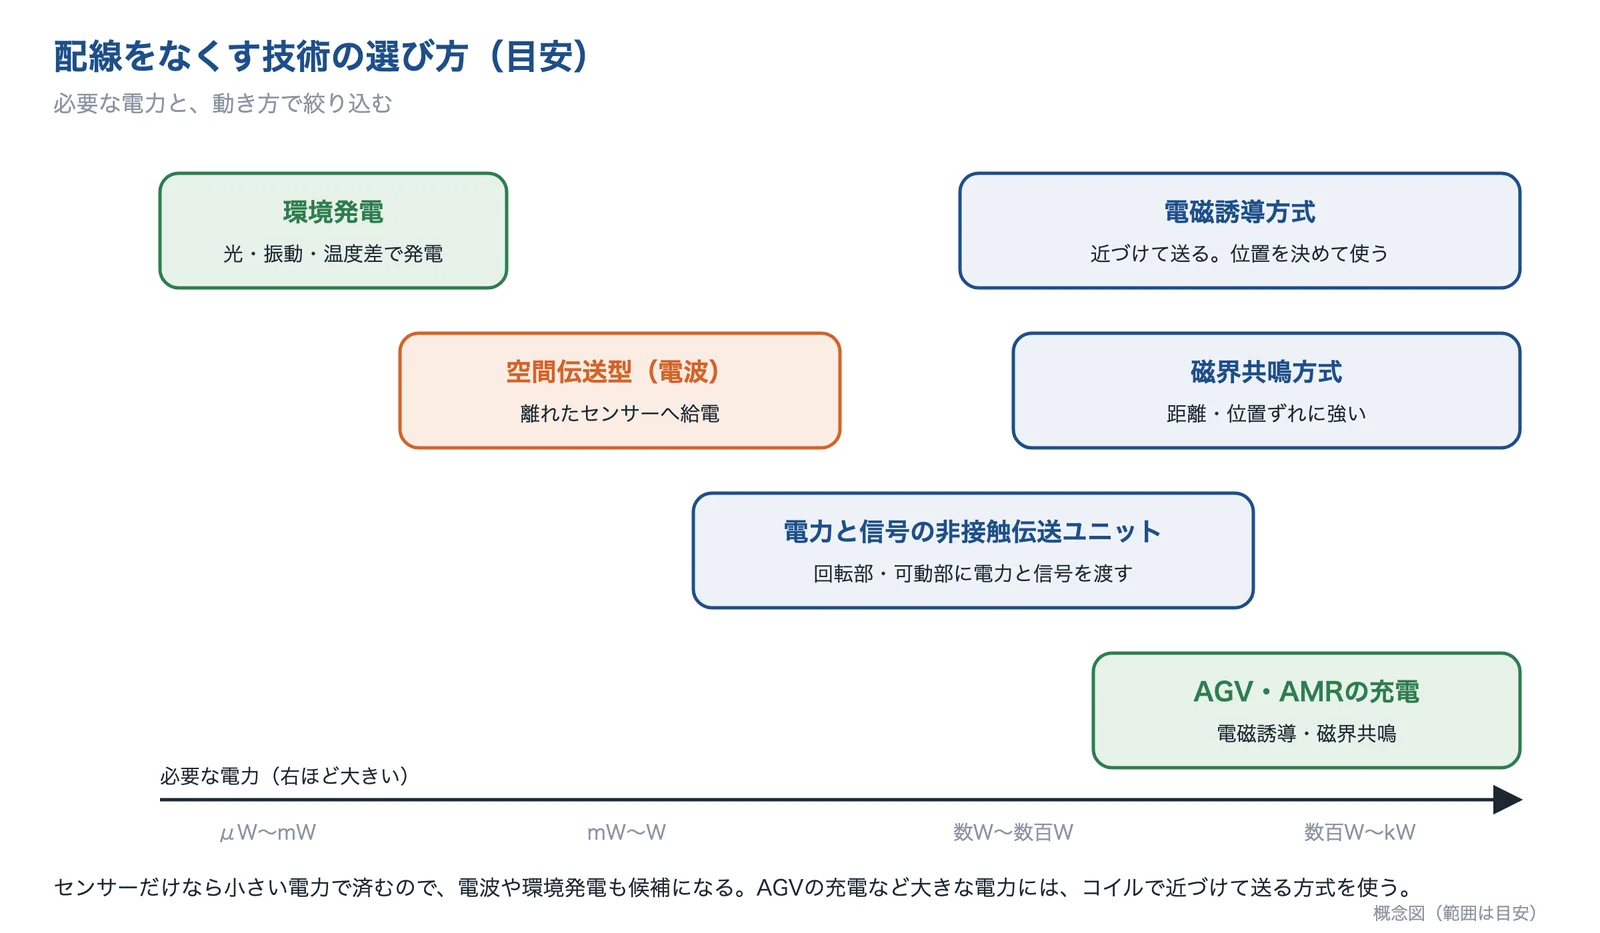
出典:この記事の内容をもとに AI(Claude)で作成
電磁誘導方式の非接触給電
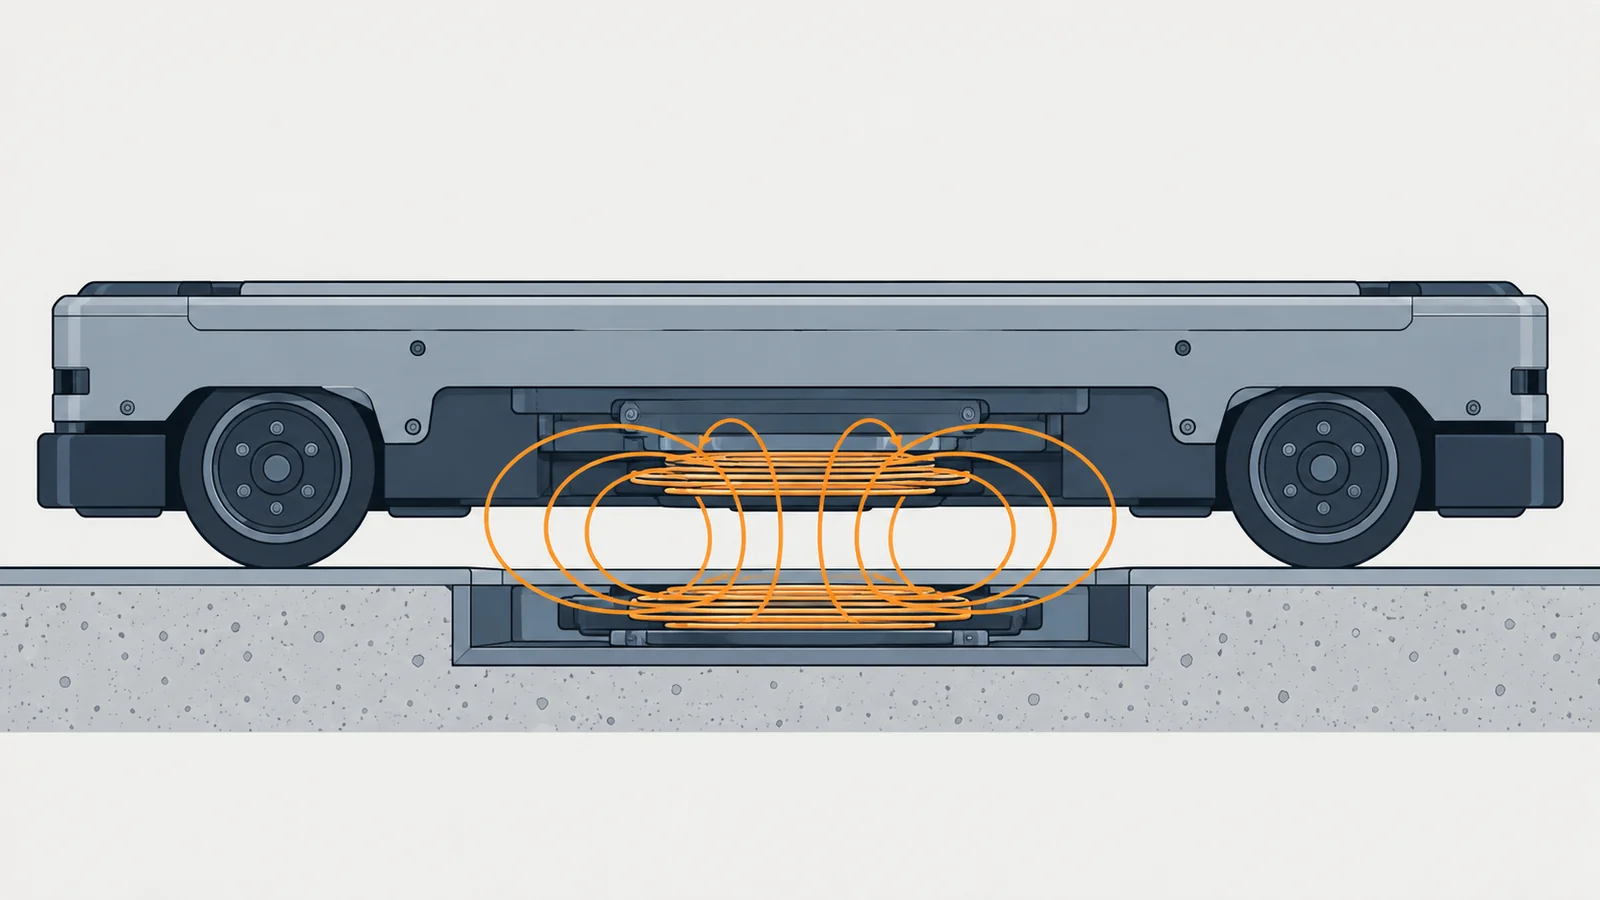
送電コイルと受電コイルを数mm〜数cmまで近づけて、電力を送ります。ダイヘンの解説によると、スマートフォンの「おくだけ充電」も、この方式です。構造が簡単で実績が多く、コイルの位置を決められる用途、たとえば AGV の停止位置での充電や、可動部が決まった位置に来たときの給電に向きます。
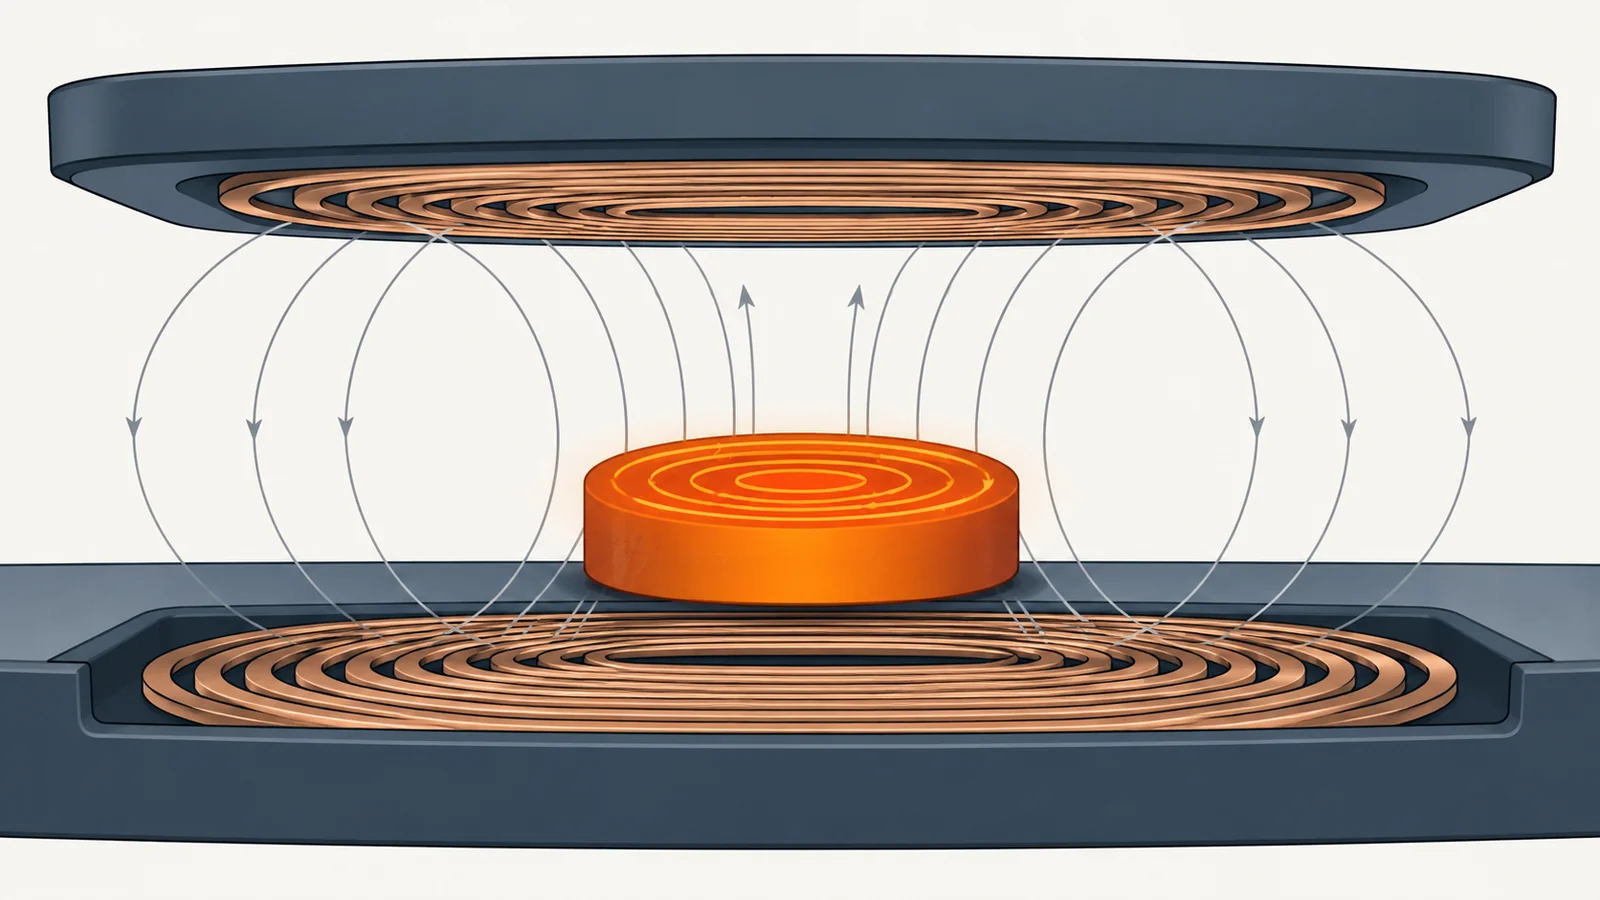
注意したいのは、コイルの間の金属です。送電コイルと受電コイルの間に金属が入ると、金属に渦電流が流れて電力を失い、金属が異常に発熱するおそれがあります。このため、ワイヤレス充電には異物検知(FOD)の機能が組み込まれます。送った電力と受け取った電力の差がしきい値を超えたら、異物が熱として消費していると判断して送電を止める方法などがあります。取り付ける周りの金属と、異物が入り込む可能性を、設計の段階で確かめます。
磁界共鳴方式のワイヤレス給電
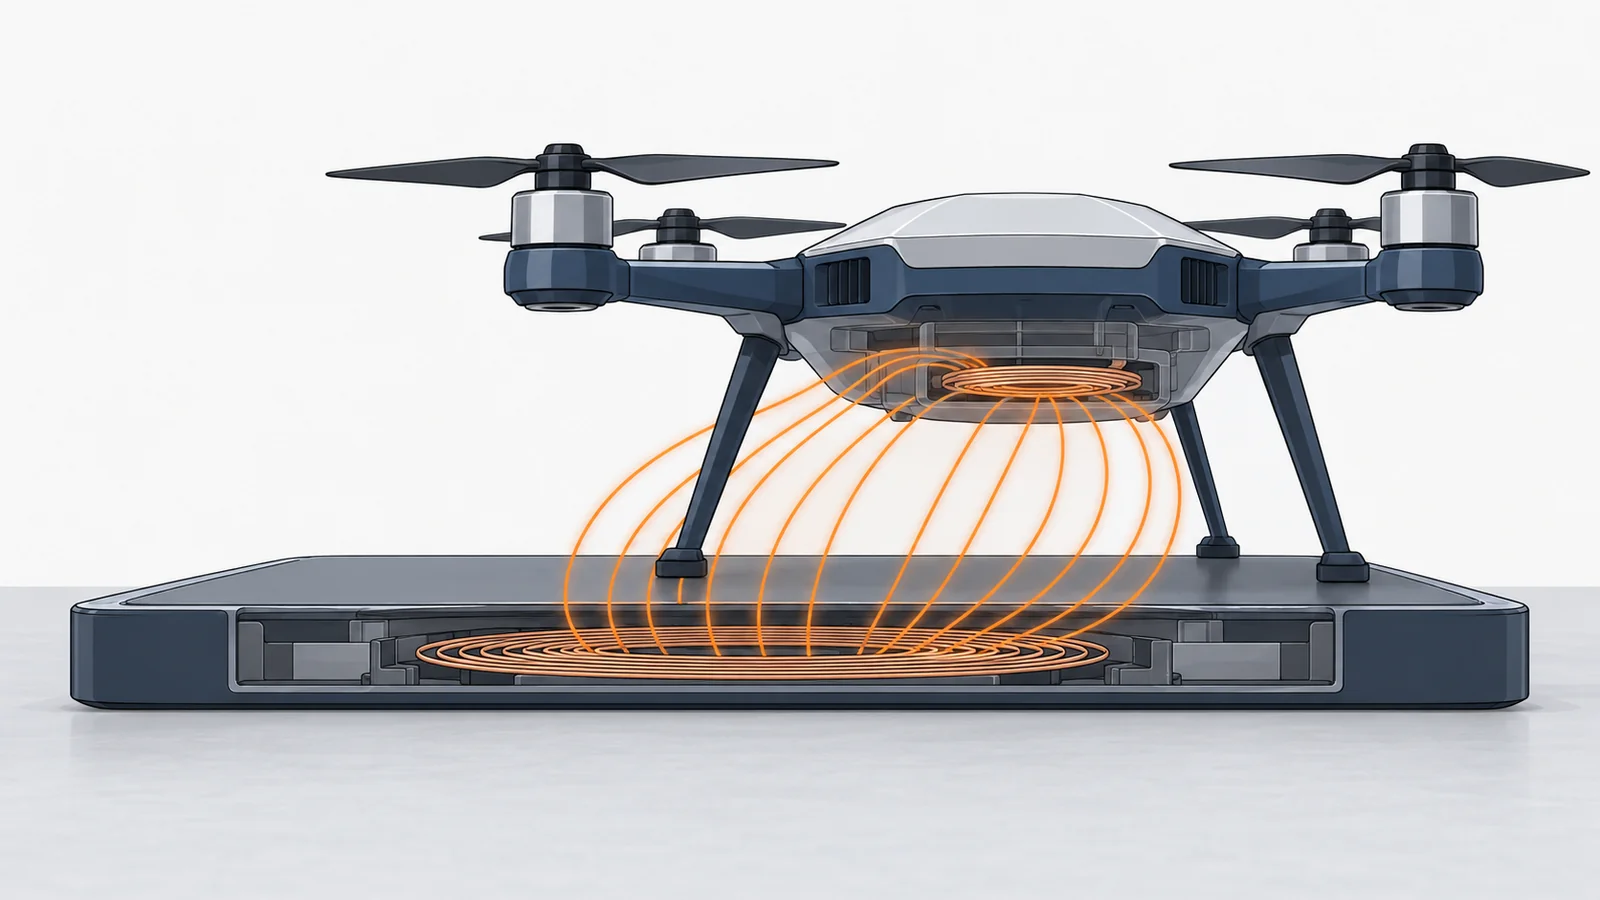
送電側と受電側のコイルを、同じ周波数で共振させて電力を送ります。電磁誘導方式に比べて、距離と位置ずれに強いのが特長です。ナブテスコは、磁界共鳴方式は数cmから数十cm程度の距離や位置ずれを許容すると説明しています。
停止位置がずれやすい AGV・AMR や、着陸位置がずれるドローンの充電に向きます。ダイヘンは、位置ずれに強いことで、AGV の停止位置の精度を出すためのガイドレールが不要になるとしています。効率については、ダイヘンの D-Broad は最大効率86%で、一般的な接触式充電器(60〜80%程度)と比べています。
空間伝送型(電波)のワイヤレス給電
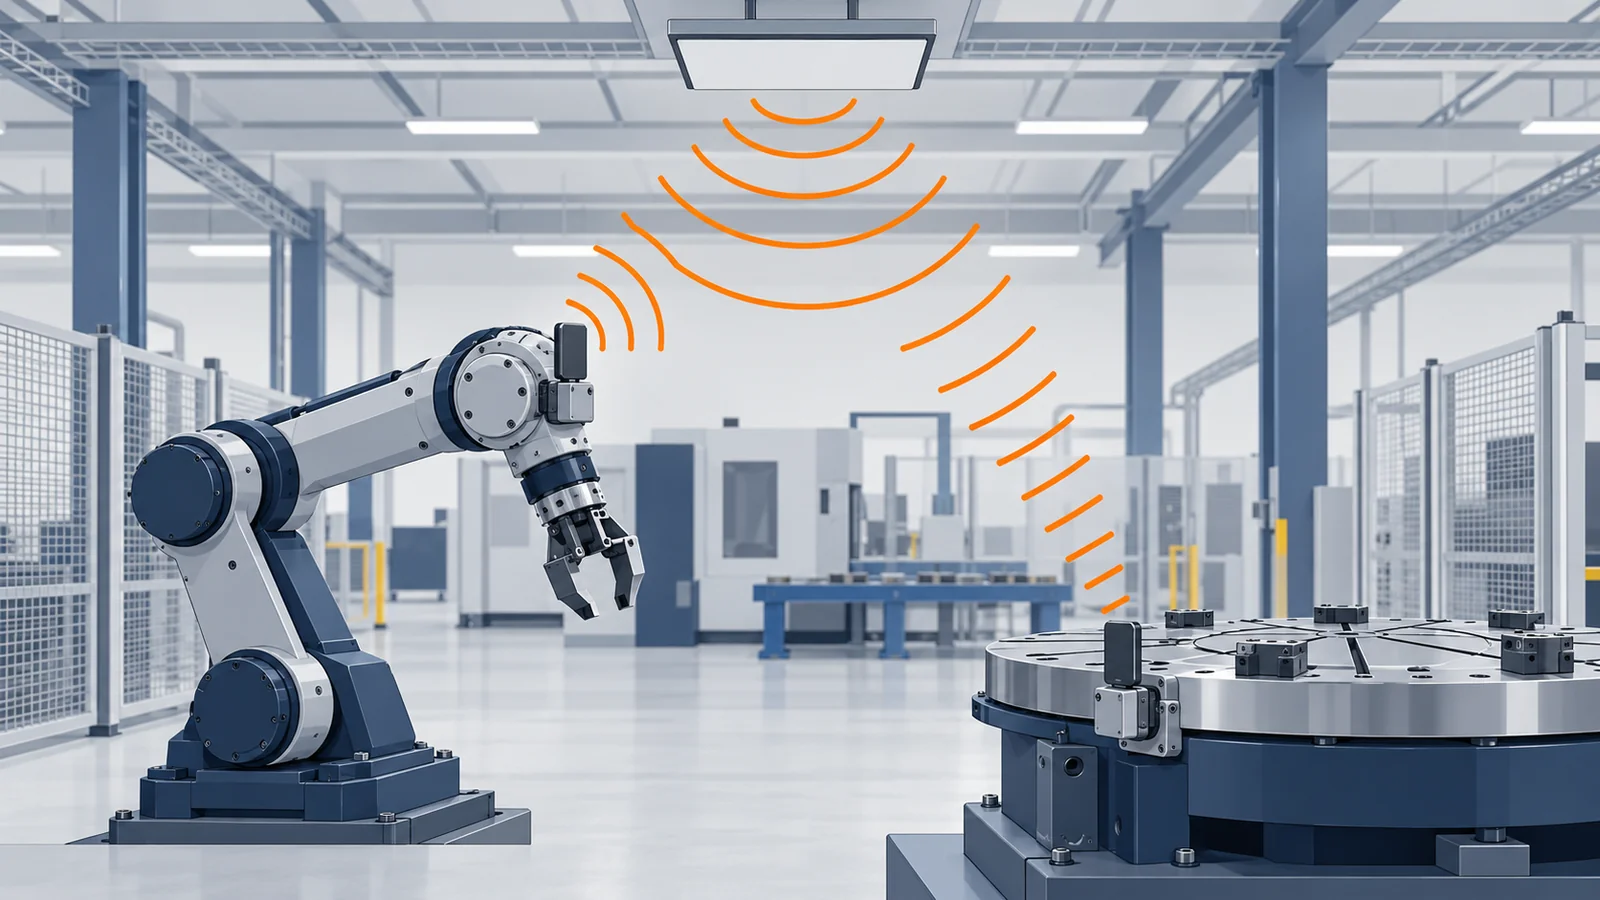
マイクロ波などの電波で電力を送り、受電側のアンテナで受けた電波を電流に変えて使います。離れた場所にも給電できる一方、送れる電力は小さく、消費電力の小さいセンサーや通信機器が対象です。
日本では2022年5月に、920MHz帯、2.4GHz帯、5.7GHz帯の構内無線局として、屋内での利用の制度が整えられました。工場の天井などに送電機を置き、ロボットの駆動部や回転テーブルに付けたセンサーの電源線と電池をなくす使い方が考えられます。使える場所と条件が決まっているので、導入する場所が要件に合うかを最初に確かめます。
電力と信号の非接触伝送ユニット
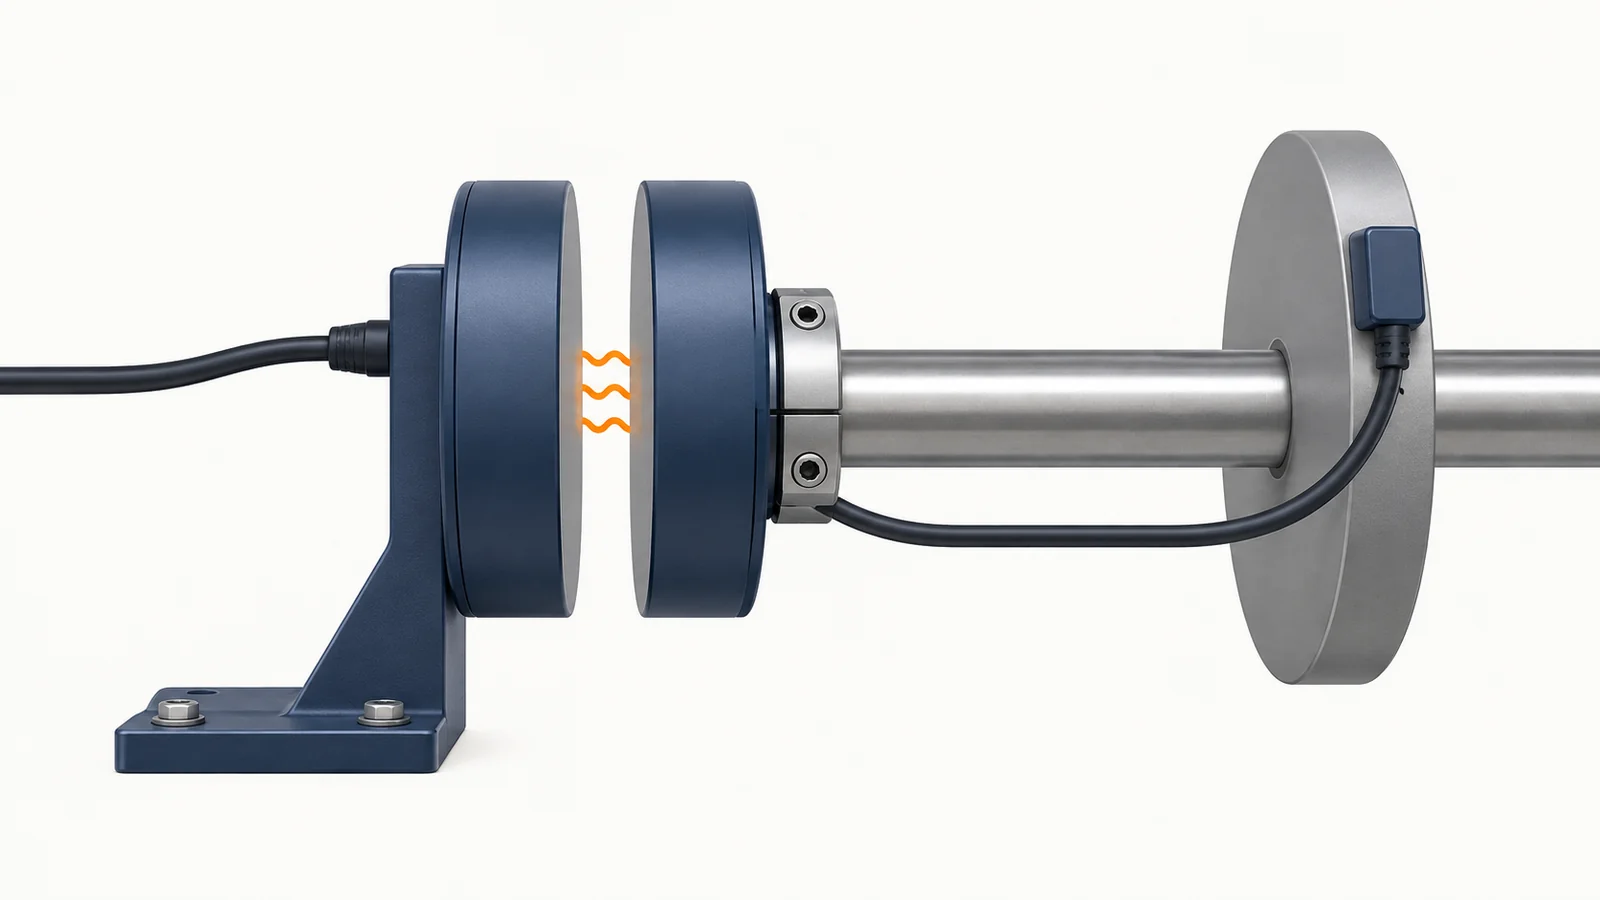
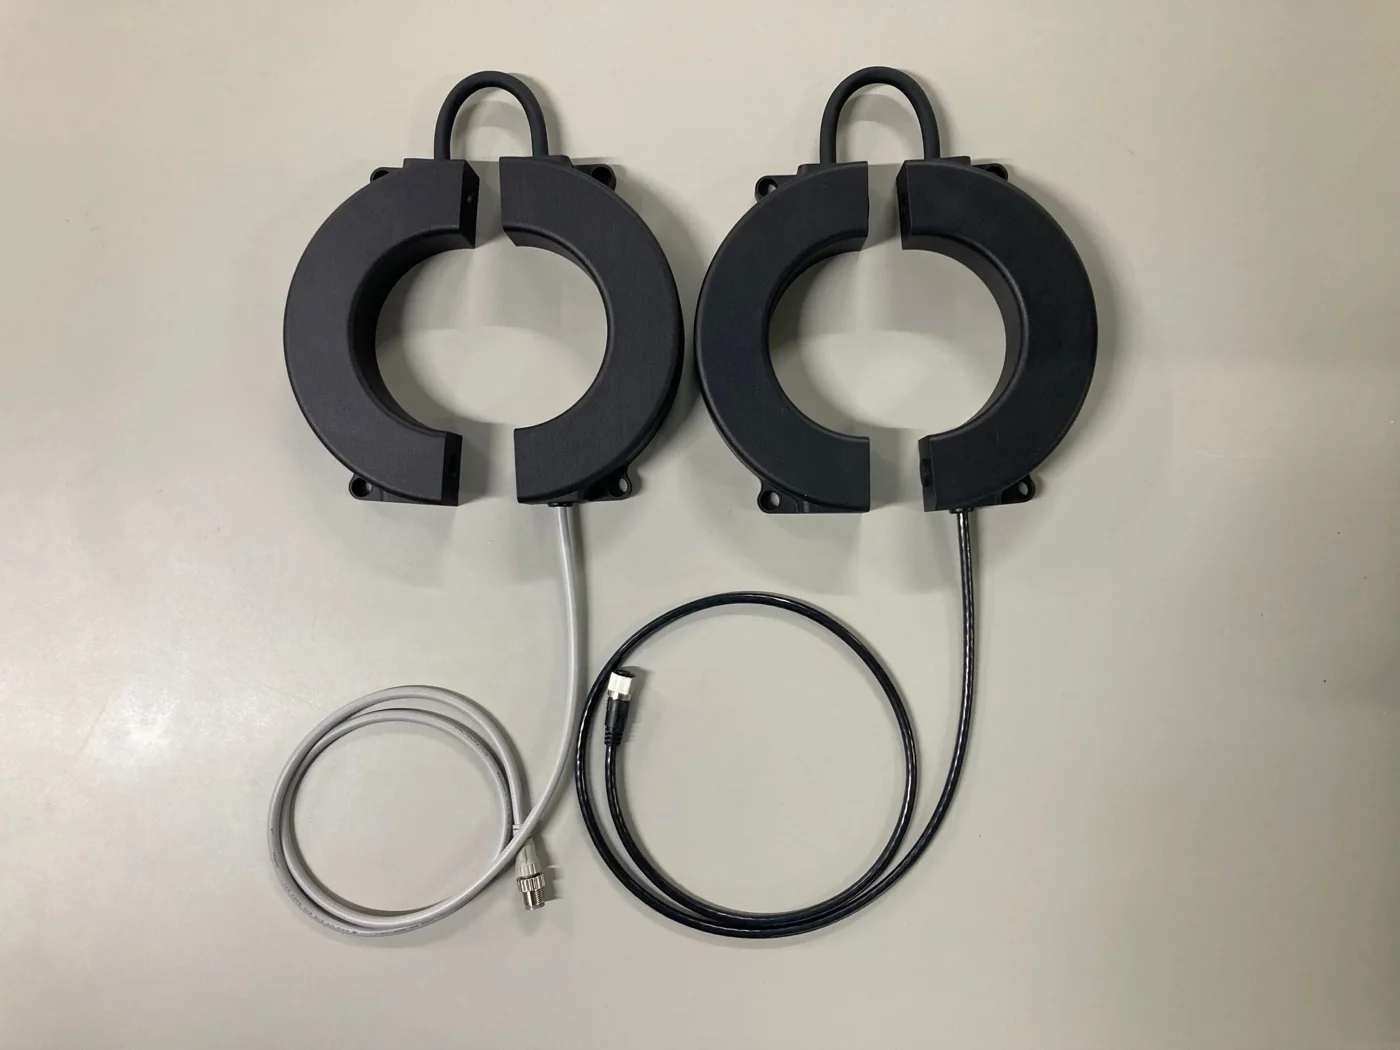
電力に加えて、センサーの検出信号やバルブへの出力信号、シリアル通信などを、まとめて非接触で渡すユニットです。固定側と可動側を向かい合わせにしたり、回転軸の周りにリング形状のユニットを付けたりして使います。スリップリングやコネクターの接点をなくせるので、摩耗、接点不良、ピン折れ、断線のトラブルを減らせます。
選ぶときは、送る電力(電圧・電流)、信号の点数と種類(スイッチ信号、アナログ、フィールドネットワーク)、伝送距離(数mm〜数十mm)、回転速度、取り付けの寸法を確かめます。電力と信号を同じユニットで渡せるかが、配線を本当になくせるかの分かれ目になります。
環境発電(エナジーハーベスティング)
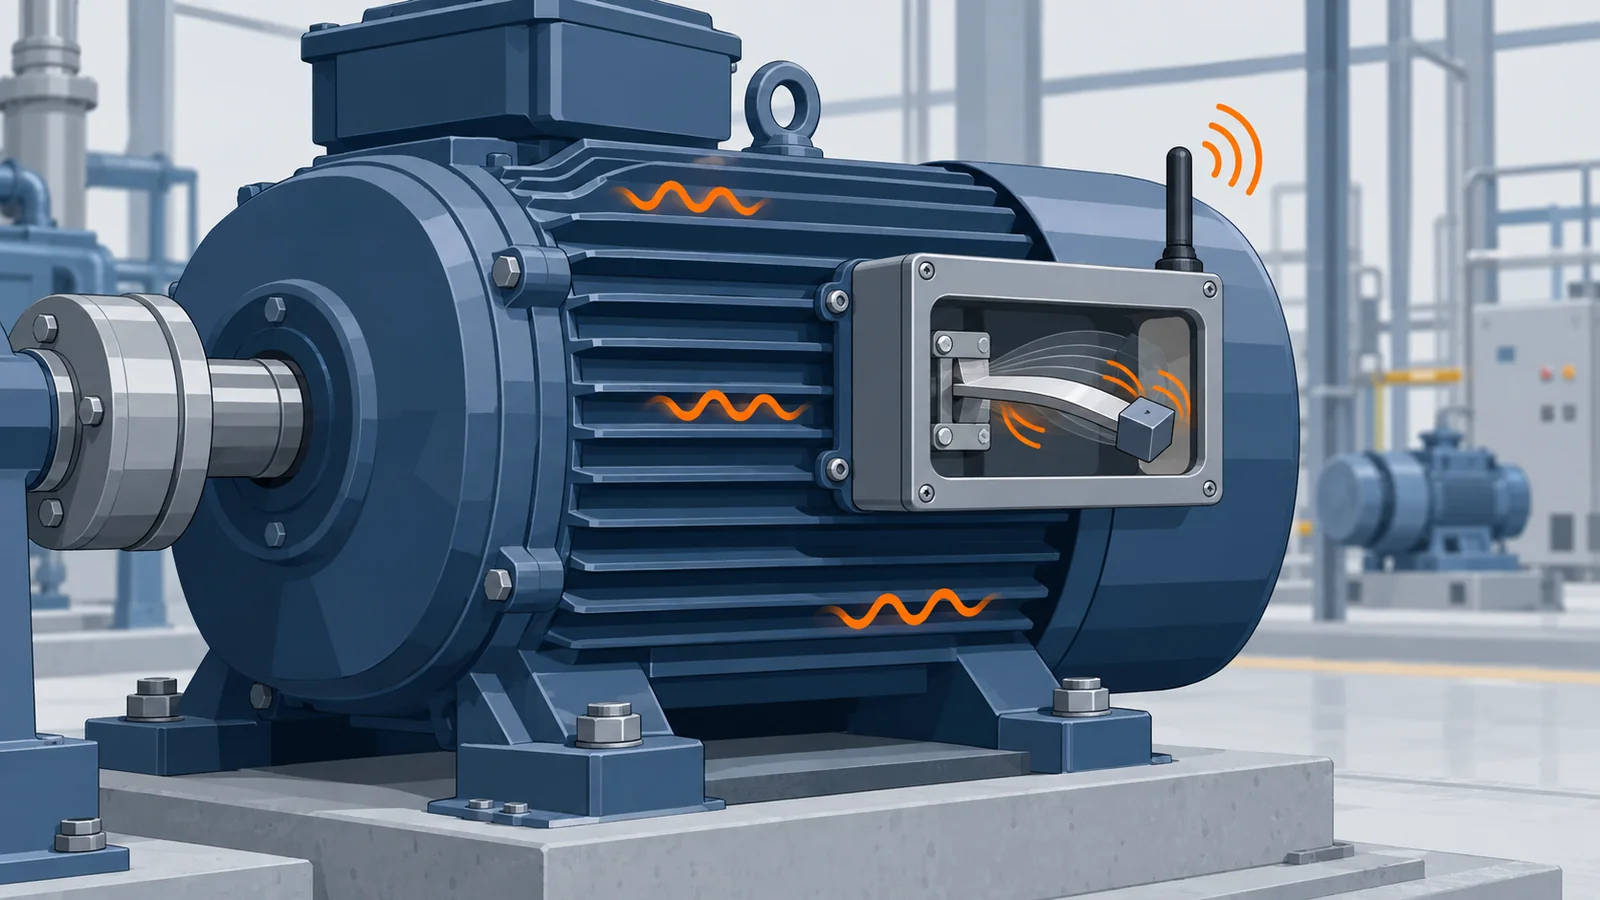
光、振動、温度差、電波など、身の回りのエネルギーで発電し、センサーと無線通信を動かします。モノワイヤレスの解説では、得られる電力の目安は、室内の照明による光発電で数十μW/cm²、圧電素子による振動発電で数μW〜数mW、コイルと磁石による振動発電で数mW〜数百mW、温度差による発電で、数℃の温度差で数mW程度です。
得られる電力はとても小さいため、センサーと無線の消費電力を抑え、発電した電気をためて、決まった間隔で計測・発信する使い方になります。モーターの振動で発電して振動センサーを動かすなど、発電のもとと、測りたい場所が近い用途で使いやすい技術です。
出典:FOD(異物検出機能)|EDN Japan、FOD(Foreign Object Detection)|T&Mコーポレーション、WiBoticワイヤレス給電・充電システム機器|ナブテスコ、D-Broad AGV用ワイヤレス給電システム|ダイヘン、令和4年版 情報通信白書 空間伝送型ワイヤレス電力伝送システム|総務省、リモートカプラシステム|ビー・アンド・プラス、エナジーハーベスティング(環境発電)とは?|モノワイヤレス
配線をなくす技術を持つ企業
各企業が解決できる課題と技術の内容を、企業が公開している情報をもとに紹介します。AGV の充電なのか、回転部・可動部なのか、たくさんのセンサーなのかによって、相談先が変わります。
| 企業 | 解決できる課題 | 種類 | 何ができるか | 合う症状 |
|---|---|---|---|---|
| ビー・アンド・プラス | ワイヤレス給電メーカー | 電磁誘導・電界結合・マイクロ波などの無線伝送技術で、AGVの充電や、回転部・可動部への電力と信号の非接触伝送のユニットをつくる。 | A AGV・AMR・ロボットの充電を自動にしたい B 回転する部分に電力と信号を送りたい C ロボットの手先や可動部のセンサー配線が断線する D 水・油・粉じんのある場所で、コネクターの接点が傷む | |
| ダイヘン | 電機メーカー | AGV用のワイヤレス充電システム「D-Broad」で、停止位置がずれても充電でき、充電コネクターの抜き差しや接点のメンテナンスをなくす。 | A AGV・AMR・ロボットの充電を自動にしたい D 水・油・粉じんのある場所で、コネクターの接点が傷む | |
| ナブテスコ | 機械メーカー | 米国 WiBotic 社のワイヤレス充電システムを提供し、AMR・サービスロボット・ドローンを止まるだけ・着陸するだけで充電できるようにする。 | A AGV・AMR・ロボットの充電を自動にしたい D 水・油・粉じんのある場所で、コネクターの接点が傷む | |
| エイターリンク | ワイヤレス給電(電波) | 920MHz帯の電波を使うワイヤレス給電「AirPlug」で、ロボットの駆動部や回転テーブルのセンサーを配線レス・電池レスにする。 | B 回転する部分に電力と信号を送りたい C ロボットの手先や可動部のセンサー配線が断線する E 後付けのセンサーを、配線も電池交換もなしで動かしたい | |
| エイブリック | 半導体メーカー | 環境発電で、後付けのセンサーを電池なしで動かす「CLEAN-Boost 電源コア」をつくる。 | E 後付けのセンサーを、配線も電池交換もなしで動かしたい |
株式会社ビー・アンド・プラス|AGVの充電から、回転部・可動部の電力と信号の非接触伝送まで
ビー・アンド・プラスとは
ビー・アンド・プラスは、埼玉県比企郡小川町に本社を置く、1980年創業のワイヤレス給電の専門メーカーです。電磁誘導・電界結合・マイクロ波などの無線伝送技術を持ち、数mWクラスから10kWクラスまでのワイヤレス給電を開発しているとしています。1000件を超える標準品とカスタム品の開発実績があるとしています。
ビー・アンド・プラスの得意技術
| 技術 | 内容 |
|---|---|
| リモートセンサシステム | 電力と、センサーの検出信号をワイヤレスで伝える。可動部の近接センサや光電センサ、アナログセンサをつないで非接触にできる。最大伝送距離は型式により3〜22mm |
| リモートカプラシステム | 電力と、入力・出力の信号を双方向にワイヤレスで伝える。バルブやシリンダーへの出力信号も送れる。入力64点+出力32点の型式や、DeviceNet・CC-Link・EtherNet/IP に対応する型式もある |
| AGV・AMR 向けワイヤレス充電 | 停止している時間を使って、バッテリーを自動で充電する。出力 120W〜6kW の製品を揃える |
回転部では、回転テーブル、撹拌機、スカラロボットの回転軸などへの応用例を公開しています。リング形状や分割リング形状など、装置に合わせた形のカスタム設計にも対応するとしています。
ビー・アンド・プラスが解決できる課題
- 回転部のケーブルがねじれて断線する。スリップリングの交換・メンテナンスを減らしたい
- 可動部のコネクターの接点不良やピン折れ、ケーブル断線をなくしたい
- AGV・AMRのバッテリー交換や、接触式の充電をやめたい
出典:回転体へのワイヤレス給電・信号伝送|ビー・アンド・プラス、リモートセンサシステム|ビー・アンド・プラス、リモートカプラシステム|ビー・アンド・プラス、AGVワイヤレス充電システム|ビー・アンド・プラス、会社案内|ビー・アンド・プラス
株式会社ダイヘン|AGV用ワイヤレス充電システム「D-Broad」
ダイヘンとは
ダイヘンは、大阪市淀川区に本社を置く、1919年設立の電機メーカーです(従業員数4,542人、連結、2026年3月末現在)。電力機器、溶接機、産業用ロボット、半導体製造装置用の高周波電源、EV充電システムなどを手がけています。
出典:D-Broad|ダイヘンの公開情報をもとに AI(Claude)で作成
ダイヘンの得意技術
| 技術 | 内容 |
|---|---|
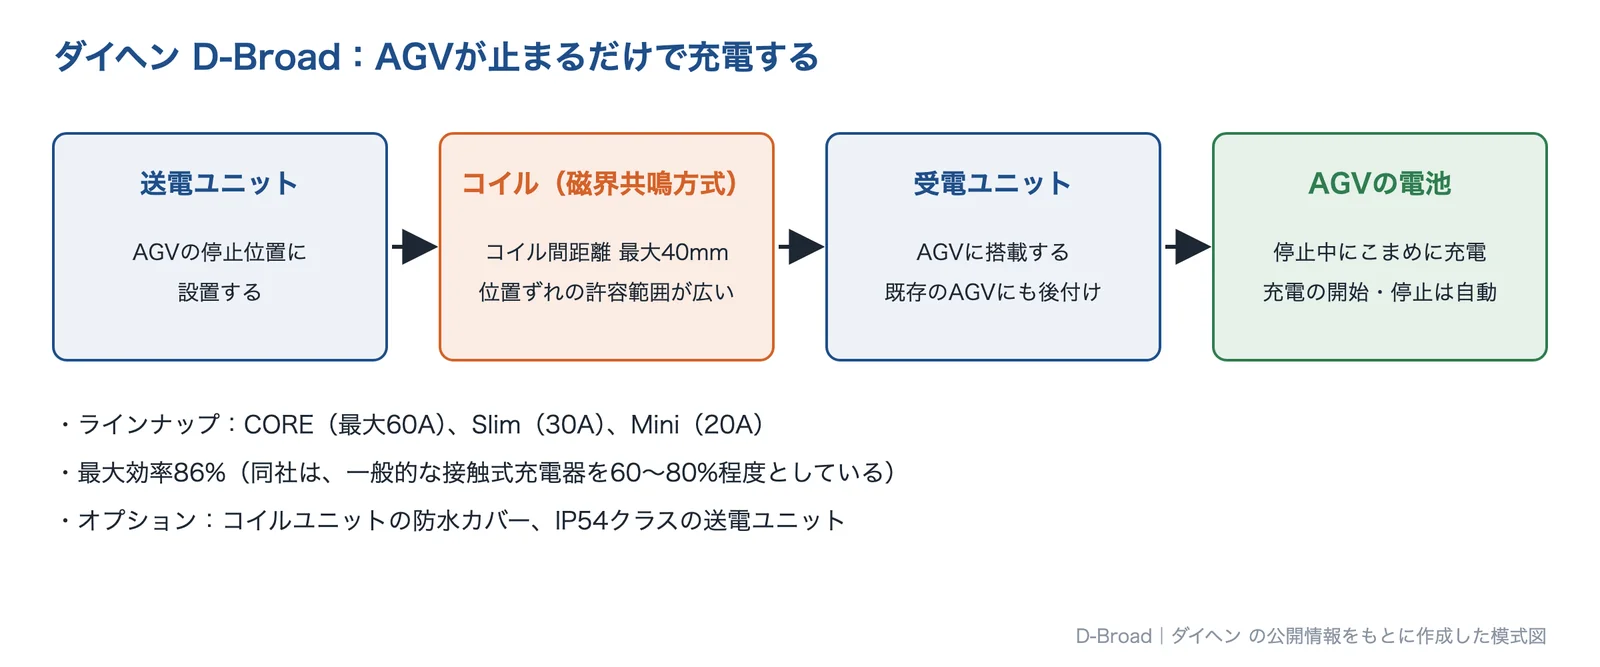
| D-Broad(磁界共鳴方式) | AGV用のワイヤレス充電システム。受電側の機器を AGV に、送電側の機器を AGV の停止位置に置くだけで使える。コイルの位置ずれの許容範囲が広く、停止位置が多少ずれても安定して充電できるとしている |
| ラインナップ | CORE(最大充電電流60A)、Slim(30A)、Mini(20A)の3種類。コイル間距離はいずれも最大40mm。オプションでコイルユニットの防水カバーや IP54 クラスの送電ユニットがある |
| 効率と制御 | 最大効率86%。コイルに通信ユニットを内蔵し、充電の開始・停止を自動で制御するため、AGV との通信や制御盤は不要としている |
同社は、一般的な接触式充電器の充電効率は60〜80%程度と説明しています。複数台を並列につなぐと、より大きな電流で急速充電できるとしています。
ダイヘンが解決できる課題
- AGVの電池交換や充電作業を毎日しなくて済むようにしたい
- AGVの停止位置がずれても、確実に充電したい(ガイドレールをやめたい)
- 充電コネクターの抜き差しによる感電・スパークや、接点のメンテナンスをなくしたい
公開されている実績
- 川崎重工業、トヨタL&F、明電舎、リコーエレメックス、ZMP などの AGV で採用されている
- 北米、欧州、東南アジア、中国、台湾などへの納入実績がある
出典:D-Broad AGV用ワイヤレス給電システム|ダイヘン、会社概要|ダイヘン
ナブテスコ株式会社|AGV・AMR・ドローン向けのワイヤレス給電・充電システム(WiBotic)
ナブテスコとは
ナブテスコは、東京都千代田区に本社を置く、2003年設立の機械メーカーです(従業員数 連結8,472人、2025年12月末)。精密減速機、鉄道車両用機器、航空機器、自動ドアなどを手がけています。ワイヤレス給電では、米国シアトルの WiBotic 社(2015年創立)のワイヤレス充電システムを提供しています。
出典:WiBoticワイヤレス給電・充電システム機器|ナブテスコの公開情報をもとに AI(Claude)で作成
ナブテスコの得意技術
| 技術 | 内容 |
|---|---|
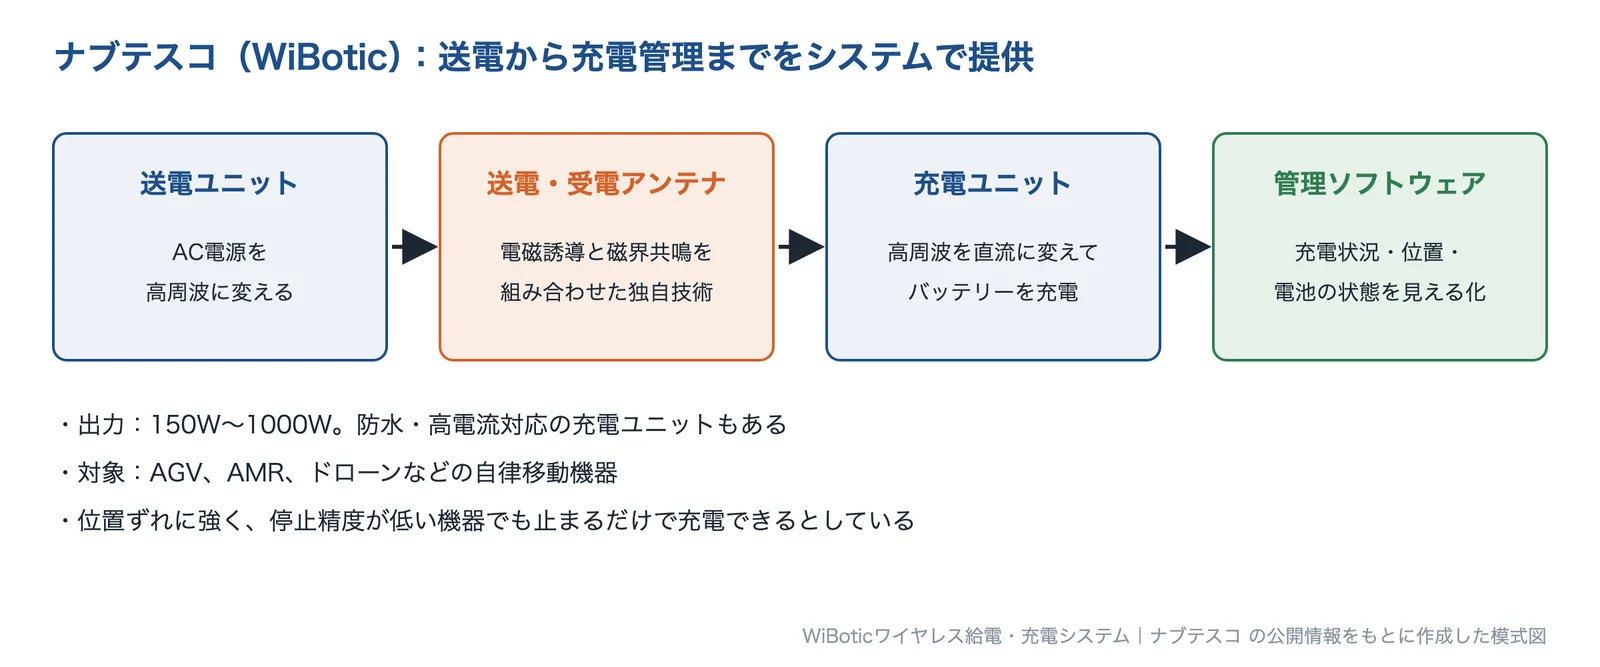
| WiBotic ワイヤレス給電・充電システム | 電磁誘導と磁界共鳴を組み合わせた独自技術で、位置ずれに強く、送電器と受電器の間の充電できる距離が長いとしている |
| 構成 | AC電源を高周波に変える送電ユニット、送電・受電アンテナ、高周波を直流に変えてバッテリーを充電する充電ユニット。出力は150W〜1000W。防水・高電流対応の充電ユニットもある |
| 管理ソフトウェア | 充電の状況、機器の位置、バッテリーの状態をリアルタイムで見える化する |
同社のサイトでは、磁界共鳴方式は数cmから数十cm程度の距離や位置ずれを許容する一方、接触式の自動充電は厳密な位置合わせが必要だと比べています。
ナブテスコが解決できる課題
- 停止精度が低い AMR やサービスロボットでも、止まるだけで充電できるようにしたい
- ドローンのバッテリー交換をなくし、着陸するだけで充電したい
- 複数台のロボットの充電状況をまとめて管理したい
出典:WiBoticワイヤレス給電・充電システム機器|ナブテスコ、WiBoticワイヤレス給電・充電システム|ナブテスコ、会社概要|ナブテスコ
エイターリンク株式会社|920MHz帯の電波で、センサーを配線レス・電池レスにする
エイターリンクとは
エイターリンクは、東京都千代田区丸の内に本社を置く、2020年設立のスタンフォード大学発のスタートアップです(従業員数93名、2026年3月現在)。920MHz帯の電波を使うワイヤレス給電技術「AirPlug」を開発しています。同社は、業界団体の1社として制度化を要望し、2022年の総務省令の改正につながったとしています。
エイターリンクの得意技術
| 技術 | 内容 |
|---|---|
| AirPlug(空間伝送型ワイヤレス給電) | 920MHz帯の電波で、離れた場所のセンサーなどに電力を送る。低い消費電力で、中長距離の電力伝送を実現するとしている |
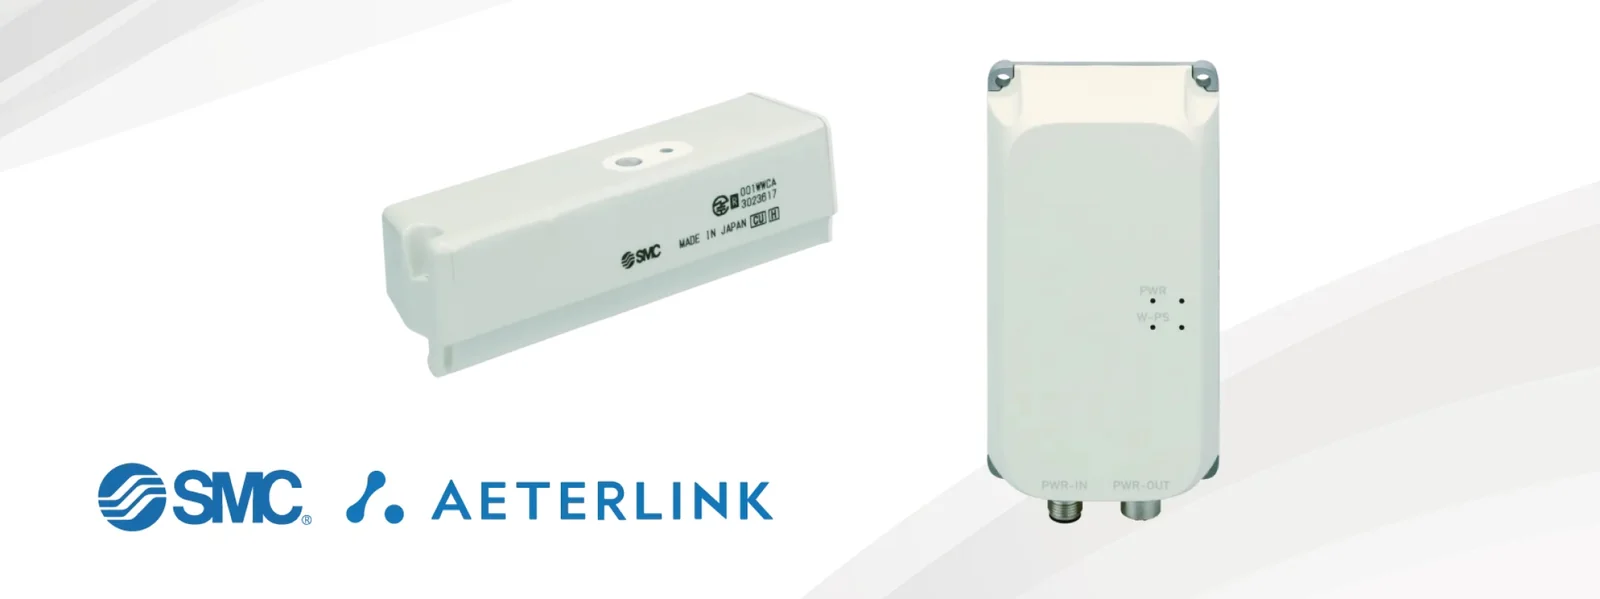
| 完全ワイヤレスのオートスイッチ | SMC と共同で、AirPlug で給電する、配線レス・バッテリーレスのオートスイッチ(空気圧シリンダーの位置を検出するスイッチ)を開発 |
| ワイヤレス給電評価キット | 送電機と受電機が同梱された、PoC・試作開発用のキット。RF のインピーダンス整合や電源管理の回路を設計しなくても、ユーザーの回路をつなぐだけで動かせる |
同社は、工場の配線の課題として、配線工事とレイアウト変更の工数、ロボット駆動部や回転テーブルなどでのセンサー設置の制約、断線による設備停止を挙げています。
エイターリンクが解決できる課題
- ロボットの駆動部や回転テーブルに付けたセンサーの配線が、摩耗・断線する
- センサーの増設やレイアウト変更のたびに、配線工事をしたくない
- 電池交換なしで、センサーを動かし続けたい
出典:FA事業|エイターリンク、AirPlug|エイターリンク、当社技術|エイターリンク、会社概要|エイターリンク
エイブリック株式会社|環境発電で、センサーを電池なしで動かす「CLEAN-Boost 電源コア」
エイブリックとは
エイブリックは、東京都港区に本社を置く、アナログ半導体の専業メーカーです(旧エスアイアイ・セミコンダクタ、ミネベアミツミの100%子会社、従業員数 連結968名、2026年3月31日現在)。
出典:電源コア CLEAN-Boost|エイブリックの公開情報をもとに AI(Claude)で作成
エイブリックの得意技術
| 技術 | 内容 |
|---|---|
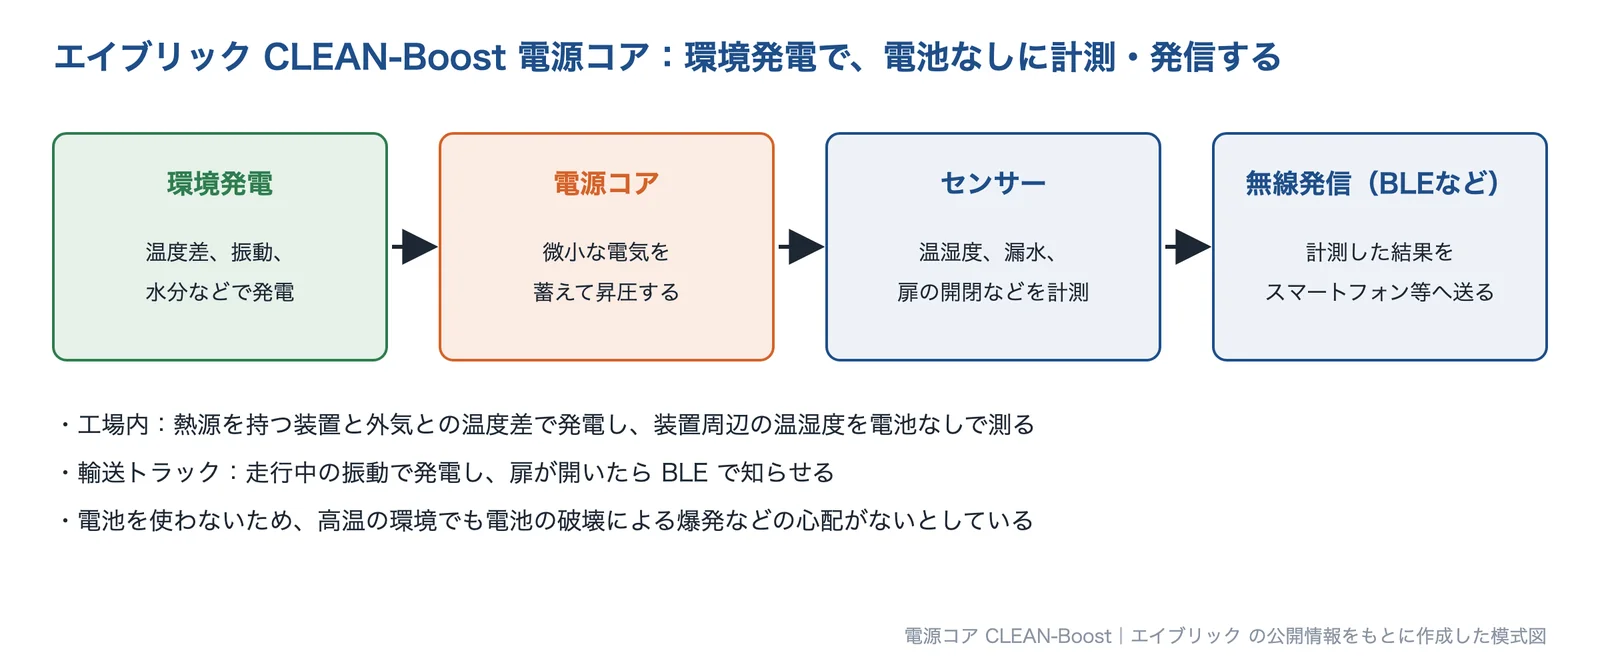
| CLEAN-Boost 電源コア | 微小な環境エネルギーを蓄えて昇圧し、センサーによる計測や無線発信を可能にする、電池レスのソリューション。環境発電素子、センサー、BLE などと組み合わせて使う |
| 製品化した例 | 電源コアに環境発電とセンサー、BLE などを組み合わせ、電池なしで漏水を検知して無線発信する漏水センサーや、水分発電・土壌発電を組み合わせた実験キットを製品化している |
同社は利用シーンとして、工場内の熱源を持つ装置と外気との温度差で発電し、装置周辺の温湿度を電池なしで測る例や、トラックの振動で発電し、扉の開閉を BLE でスマートフォンに知らせる例を紹介しています。電池を使わないため、高温の環境でも電池の破壊による爆発などの心配がないとしています。
エイブリックが解決できる課題
- 後付けのセンサーを、電池交換も配線もなしで動かしたい
- 高温の装置の近くで、電池を使わずに温度・湿度を測りたい
- 漏水を、電源のない場所で検知して知らせたい
出典:電源コア CLEAN-Boost|エイブリック、会社概要|エイブリック
選ぶ前に確かめる条件
メーカーに相談する前に、次の条件を整理しておくと、話が早くなります。
- なくしたい配線の場所と、今起きているトラブル(断線、スリップリングの摩耗、接点不良、電池交換、配線工事の手間など)
- 送りたい電力:電圧・電流・ワット数。常に送るのか、止まったときに充電するのか
- 送る距離と位置ずれ:コイルやユニットの間のすき間、停止位置のばらつき
- 動き方:直線移動、回転(回転速度と回り続けるか)、揺動
- 一緒に送りたい信号:点数、種類(スイッチ信号、アナログ、シリアル、フィールドネットワーク)、速さ
- 使う環境:水・油・粉じん、洗浄、温度、周りの金属、防爆の要否
- 電波法の手続き:送る電力と周波数から、設置許可や型式指定、構内無線局の免許が要るか
- 台数と時期:試作の数、量産や設備への展開の時期、既存設備への後付けか
関連する課題
この課題に関係する分野・技術・製品のページ
※アイキャッチ画像は、AI(ChatGPT)で生成したイメージです。実在の製品ではありません。
情報の確認日:2026年9月29日








