
ホーム › 企業紹介 › 紹介ページのある企業 › 株式会社Thinker
COMPANY PROFILE / 企業紹介
企業紹介|近接覚センサーと、それを使ったロボットハンド・ばら積みピッキングロボット
株式会社Thinker
指先の近接覚センサーで手探りしてつかむロボットハンドを作る、大阪市西区の会社(大阪大学発のスタートアップ)
公式サイトなどの公開情報をもとに編集部が作成 情報の確認日:2026年11月7日
OVERVIEW
Thinkerとは
指先の近接覚センサーで手探りしてつかむロボットハンドを作る、大阪市西区の会社(大阪大学発のスタートアップ)
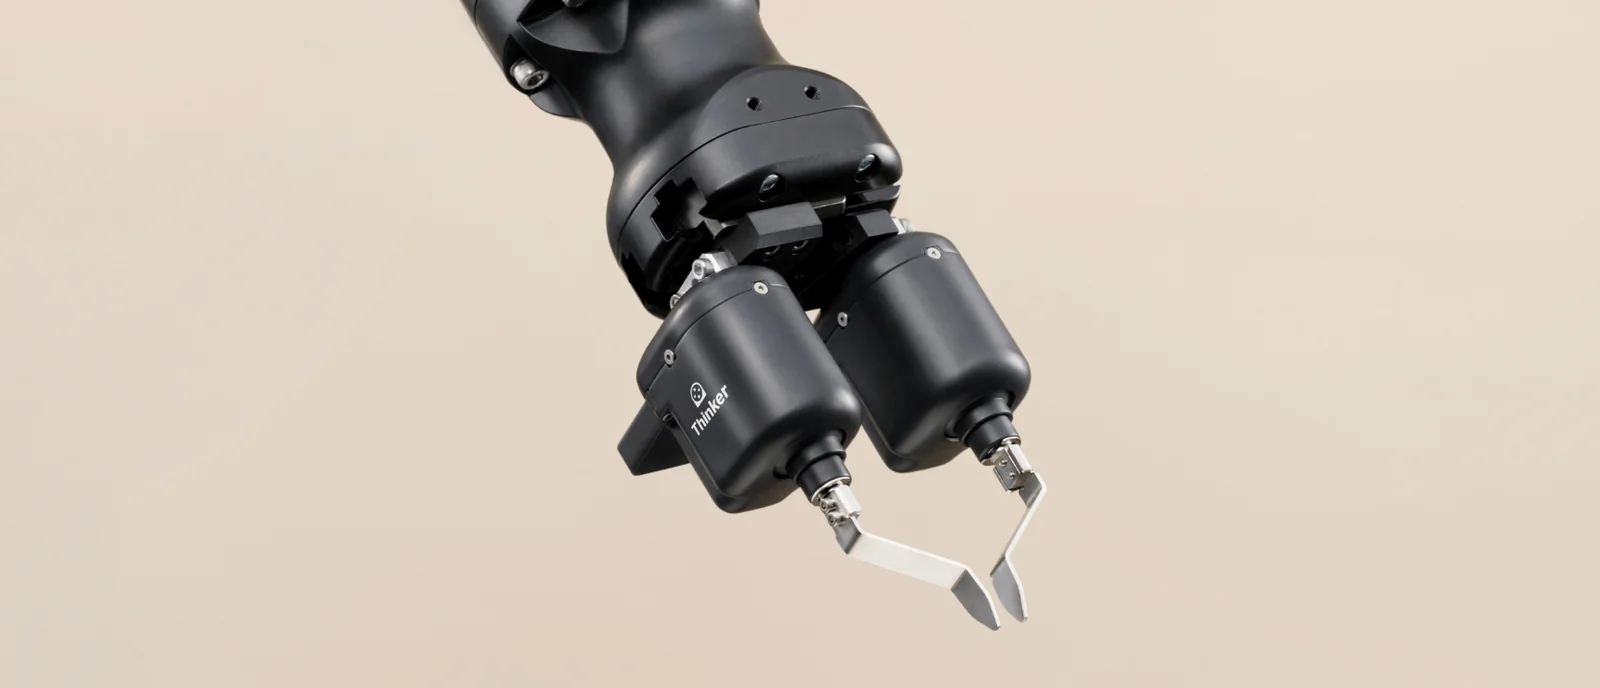
Thinker は、大阪市西区に大阪オフィス、奈良市に開発拠点がある、ロボットハンドの会社です。2022年8月12日の設立で、大阪大学発のスタートアップと、代表のあいさつで述べています。事業内容は、「自ら考えて判断するロボットハンドの開発」としています。
指先に付けた近接覚センサーで、対象物との距離と角度を測りながら、「なぞって、まさぐり、つかみにいく」動きで、カメラだけでは難しかったばら積みの部品や、割れやすい物をつかむとしています。製品は、センサー単体の「近接覚センサー TK-01」、センサーを内蔵したロボットハンド「Think Hand F」、協働ロボットとカメラまでをまとめた「Thinker Model A」の3つです。公式サイトには、自動車部品の梱包や、せんべいのピッキングなど、8件の導入・活用事例を載せています。
こんな相談に向いています
ばら積みの部品を、高い3Dカメラなしで取り出したい
レンズのピック&プレイスで検査工程を自動化の事例があります 実績を見る ↓
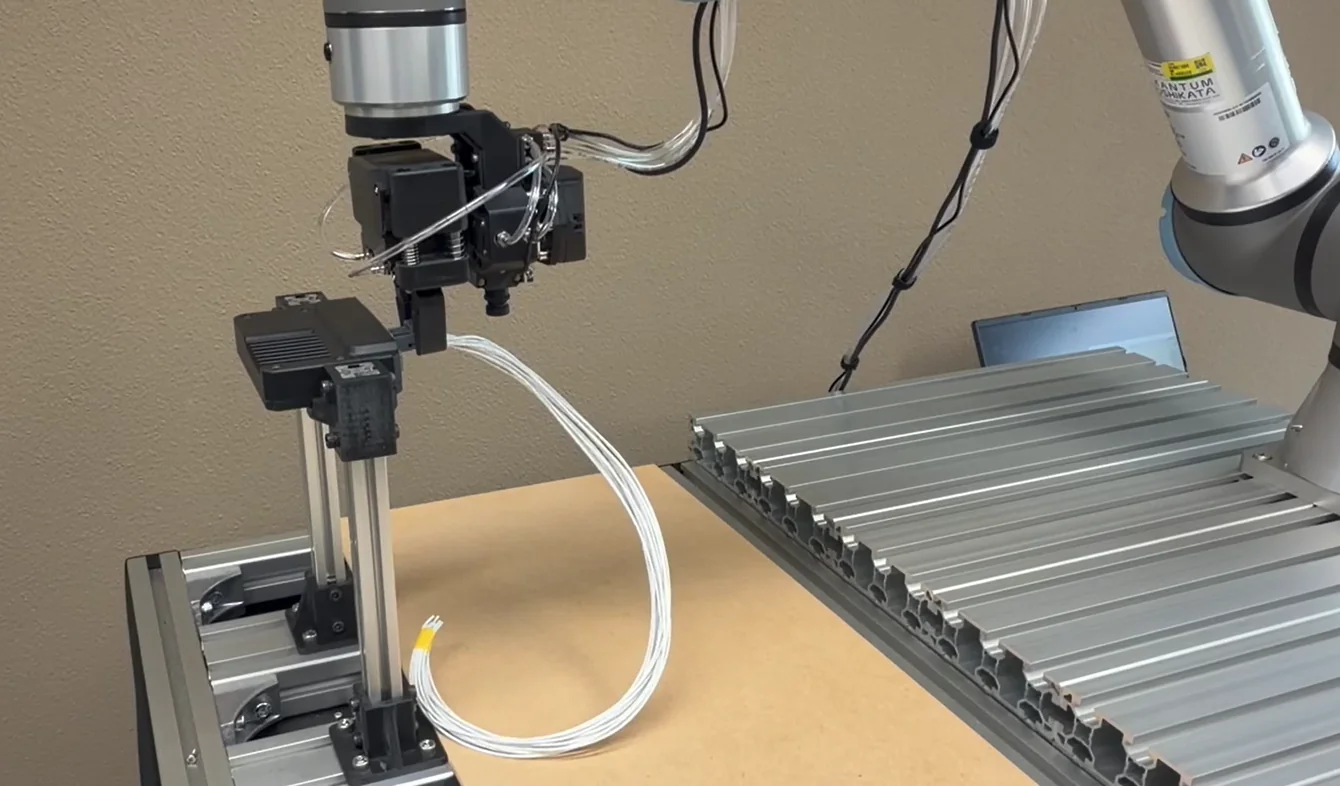
やわらかく形が変わるハーネスを、コネクタに差し込みたい
自動車部品ハーネスの手さぐりコネクティングの事例があります 実績を見る ↓
すんなり入らない部品を、かみ合わせたい
すんなり入らない歯車を手さぐりでかみ合わせるの事例があります 実績を見る ↓
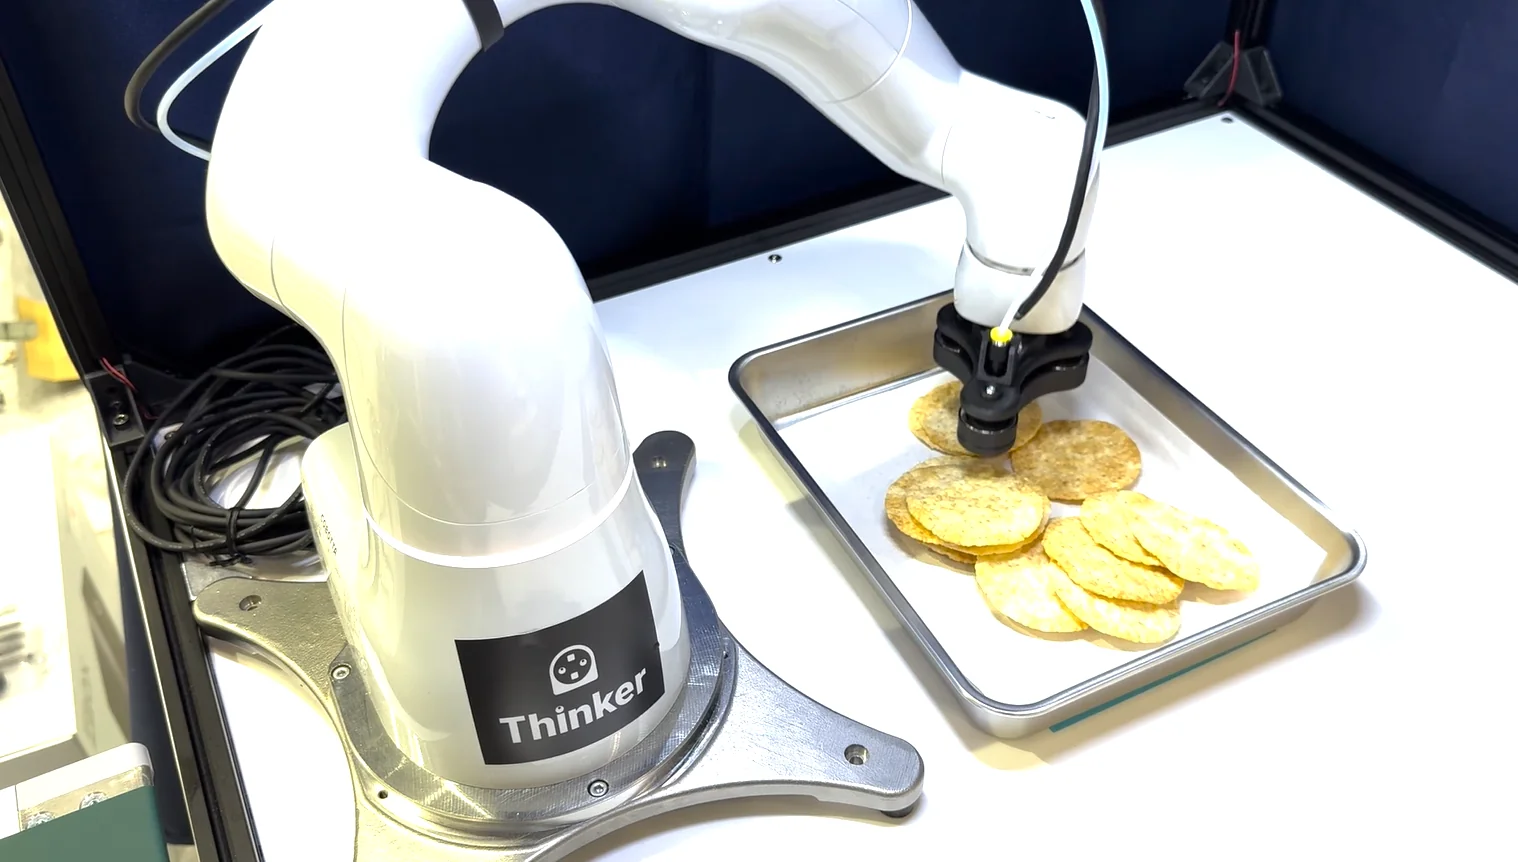
割れやすい物を、壊さずにつかみたい
せんべい・クッキーのピッキングの事例があります 実績を見る ↓
出典:会社概要|Thinker、Think Hand F|Thinker、Thinker Model A|Thinker、近接覚センサー|Thinker、導入・活用事例|Thinker
SERVICES
技術・サービス
Thinker の公式サイトは、製品を「Think Hand F」「Thinker Model A」「近接覚センサー」の3つに分けています。編集部ではこれを、近接覚センサー、ロボットハンド、ばら積みピッキングのパッケージの3つにまとめました。
Thinker Model A(ばら積みピッキングロボット)
協働ロボット・Think Hand F・カメラ・制御用 PC を、1つにまとめたパッケージ。ロボットは COBOTTA、UR3e、UR7e の3つに対応する(今後も追加予定)。
CASES
実績(公開されている事例)
Thinkerが公式サイトで公開している事例から、編集部が10件を選びました。詳しい内容は各事例のページでご覧ください。
自動車用補修部品の梱包工程
バラ積みの部品を Thinker Model A が1つずつ取り、袋に入れる。連動する包装機が自動で封をする。作業者が1人で複数種類の部品の梱包を担える体制づくりを、経営効果に挙げている。
自動車部品ハーネスの手さぐりコネクティング
柔らかく形が変わるワイヤーハーネスを持ち、コネクタに挿入する工程。接触の状態を探りながら位置と姿勢を直して嵌合する。大手自動車メーカーで、本格導入に向けて検証中。
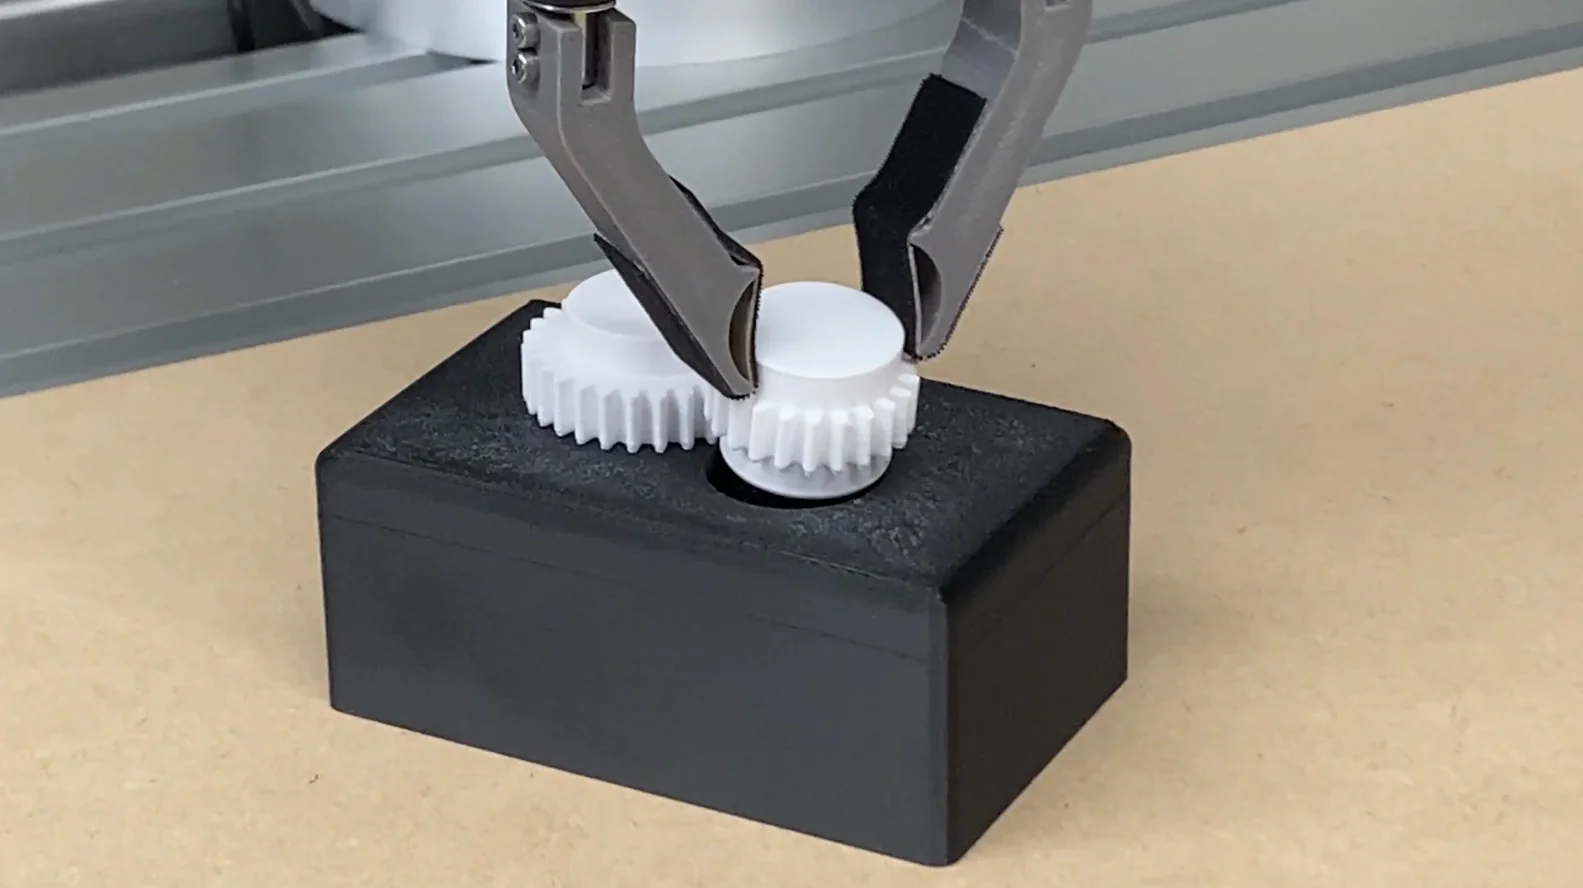
すんなり入らない歯車を手さぐりでかみ合わせる
Think Hand F が歯車をつかみ、別の歯車にかみ合わせる。部品同士の接触状態にばらつきがある組み立て作業への適用を示している。
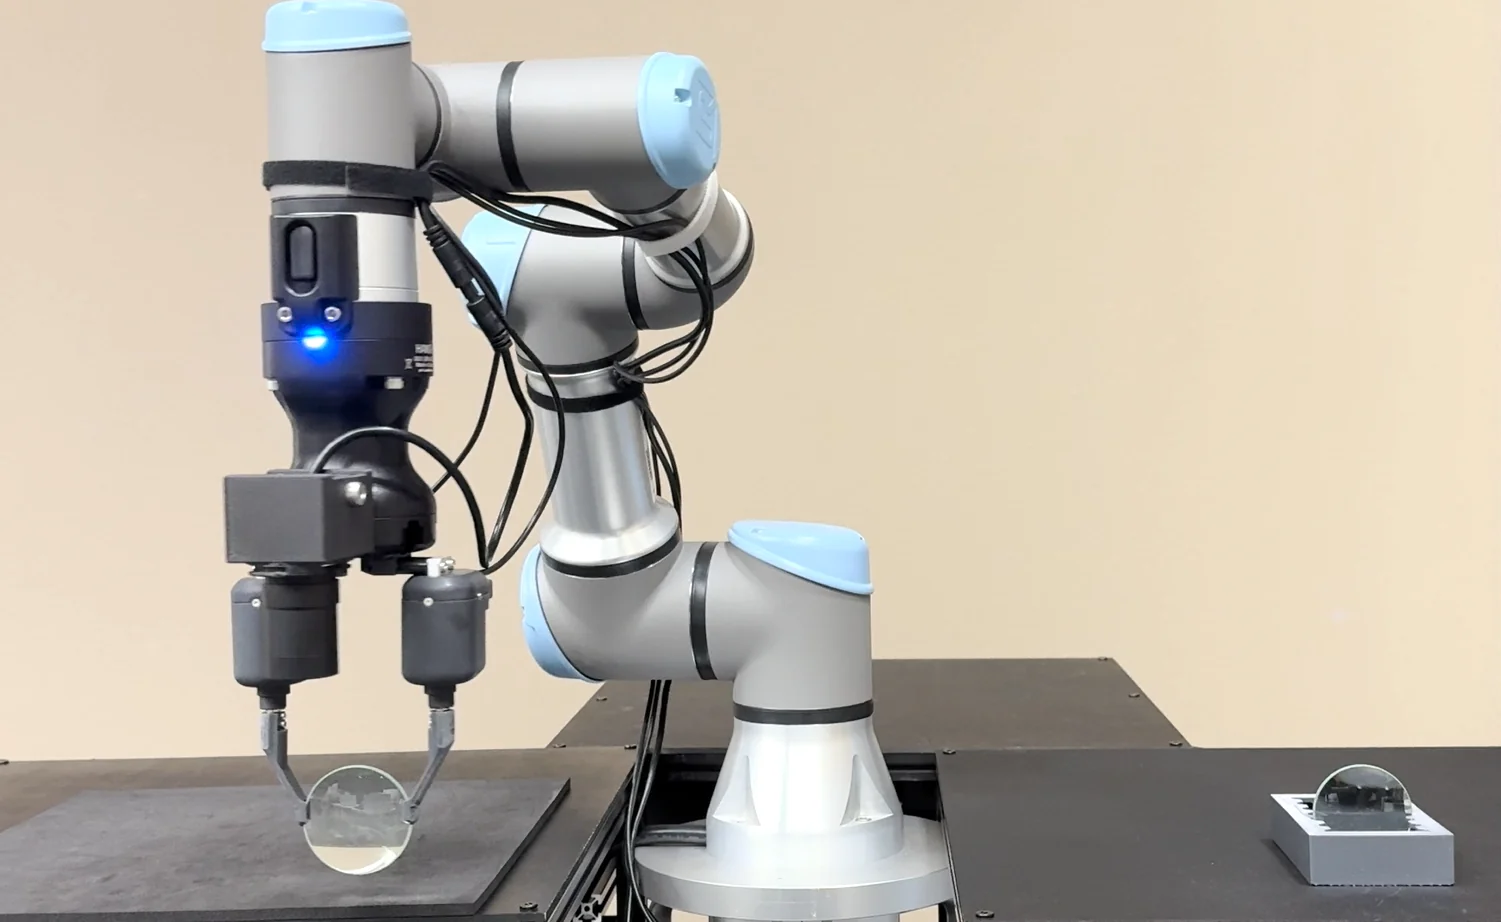
レンズのピック&プレイスで検査工程を自動化
トレーに並べたレンズを1つずつ検査装置にセットする工程。トレーがたわんでも傷をつけないよう、つかんだまま検査を経て静置する。
焼結前の脆い部品のプレス機からの取り出し
プレス機で成形した焼結前の金属粉体を、協働ロボットに付けた Think Hand F が取り出し、トレーに置く。やさしく触れながらつかみにいくので、脆い部品の破損を防げるとしている。
せんべい・クッキーのピッキング
TK-01 を付けたベルヌーイグリッパと2D カメラで、山積みのクッキーを吸着して取る。カメラで XY の位置を、TK-01 で距離と角度を測り、ぶつけずに近づく。
たわむトレー上の金属加工部品のピック&プレイス
樹脂製のコンテナやトレーがたわみ、部品の高さや傾きがばらつく工程。TK-01N を付けた Think Hand F と2D カメラを組み合わせて取る。大手自動車組立会社へ導入したとしている。
近接覚センサーを搭載したロボットハンド
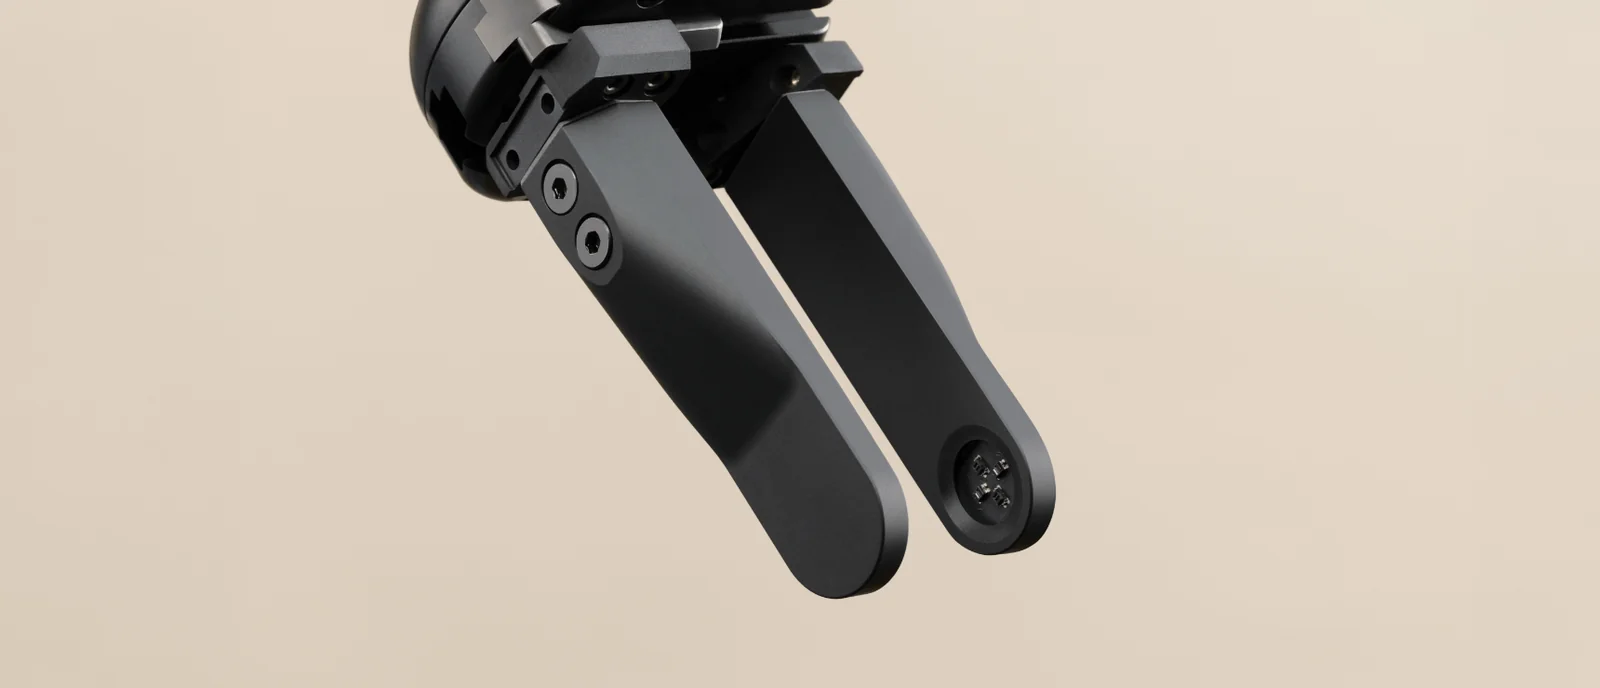
近接覚センサー内蔵の指でなぞってつかみにいくロボットハンド。サンプリング最大200Hz、本体250g、可搬800g(UR取付時)。
厚さ2.5mm・約3gの近接覚センサー
測距範囲1.5〜20.0mm(分解能0.1mm)、測角範囲±20度、最大応答速度約5ms。センサー部55×15×2.5mm、約3g。
出典:Thinkerの公式サイトの事例ページ(各カードのリンク先)。写真は各ページから引用しています。
FACILITIES & RESULTS
設備と主な数字
実績は、公式サイトの「導入・活用事例」に、適用した工程・導入前の課題・システム構成・経営効果を載せています。8件で、自動車部品の梱包、ハーネスのコネクタ嵌合、歯車のかみ合わせ、レンズの検査、焼結前の金属粉体の取り出し、せんべい・クッキーのピッキング、金属加工部品の搬送、半導体ウエハ搬送への適用です(2026-11-07 時点)。
導入先の名前は載せていません。梱包工程の事例は導入先名が写真に入るため、写真は付けていません。焼結前の部品の事例は CG の「導入現場イメージ」のため、写真は付けていません。展示会への出展や、新聞・テレビ・雑誌での紹介は、公式サイトの NEWS に載っています。
| 設備 | 主な仕様・用途 |
|---|---|
| 製品の構成 | 近接覚センサー(TK-01N・TK-01G)、ロボットハンド(Think Hand F)、ばら積みピッキングのパッケージ(Thinker Model A:TMA-CO・TMA-U3e・TMA-U7e) |
| Model A が対応するロボット | デンソーウェーブ COBOTTA、ユニバーサルロボット UR3e・UR7e(今後も追加予定) |
| TK-01 の電源と通信 | DC5V・500mA。RS422 のシリアル通信(接続機器が非対応なら RS422-USB 変換アダプタが要る) |
| Think Hand F の通信 | AI コントロールユニットと TK-01N は RS485 のシリアル通信。ロボットコントローラーとは LAN ケーブルで接続する |
| 使用環境 | 使用温度は0〜40℃。Think Hand F は防塵・防水の機能がない(TK-01G は IP65 の予定) |
上の数字の帯:2022年 設立(8月12日)/200Hz Think Hand F のサンプリングレート(最大)/2.5mm 近接覚センサー TK-01N のセンサー部の厚さ/20分の1 Model A のワーク登録時間(2025年1月モデルと6月モデルの比較)
出典:導入・活用事例|Thinker、Think Hand F|Thinker、Thinker Model A|Thinker、近接覚センサー|Thinker、NEWS|Thinker
COMPANY
会社概要
| 会社名 | 株式会社Thinker |
|---|---|
| 設立年月日 | 2022年8月12日 |
| 代表取締役 | CEO / Co-Founder 藤本 弘道 |
| 資本金 | 9.6億円(資本剰余金を含む) |
| 取締役 | Co-Founder 小山 佳祐(大阪大学大学院基礎工学研究科招聘准教授)/CFO 鶴浜 哲一/CTO 中野 基輝 |
| 事業内容 | 人とロボットが協奏し、互いに高めあいながら進化していける社会を目指し、家電のように気軽に使えるロボットを実現すべく、自ら考えて判断するロボットハンドの開発に取り組んでいます。 |
| 所在地 | 大阪オフィス:〒550-0003 大阪市西区京町堀2丁目5-16 うつぼGIZAビル9階(Osaka Metro「本町」徒歩8分、「阿波座」徒歩10分) |
| 開発拠点 | 〒631-0801 奈良市左京6丁目5-2 |
| TEL | 06-4980-0465(代表) |
| 加盟協会 | 電子情報技術産業協会(JEITA)、日本ロボット工業会 |
| 受賞歴 | 公式サイトに、JR東日本スタートアッププログラム 2025年度/秋 グランプリ「スタートアップ大賞」、日本機械学会賞(技術)、ロボット学会 実用化技術賞、第37回 中小企業優秀新技術・新製品賞 中小企業庁長官賞、第11回ロボット大賞 優秀賞などを載せている |
| 住所 | 大阪市西区京町堀2丁目5-16 うつぼGIZAビル9階(大阪オフィス)。開発拠点は奈良市左京6丁目5-2 |
| 設立 | 2022年8月12日 |
| 分野 | ロボット・センサー |
出典:会社概要|Thinker
ON THIS SITE
こんな課題で紹介しています
ものづくり技術百科では、次の記事でThinkerを紹介しています。記事の中の企業紹介に詳しい説明があります。
- ばら積みの部品をロボットでピッキングしたい →近接覚センサーで手探りしてつかむロボットハンド
- ロボットハンドに触覚を持たせたい(触覚センサー) →触る前に距離と傾きを測る近接覚センサー
BEFORE CONTACT
問い合わせる前に整理しておくこと
問い合わせは、公式サイトのお問い合わせフォームか電話で受け付けています。資料(TK-01 シリーズ・Think Hand F・Thinker Model A の資料)は、別のダウンロードのフォームから請求します。お問い合わせフォームの項目は、会社名・部署名・役職・氏名・メール・電話番号・お問い合わせ内容(価格を知りたい〔見積もり希望〕/詳細説明希望/その他)・製品を知ったきっかけで、ファイルの添付欄はありません。保守サービスのお問い合わせ先は support@thinker-robotics.co.jp です。電話の受付時間は、公式サイトに書かれていません。
- つかみたい物の種類・重さ・大きさ・表面(透明、鏡面、艶のない黒、やわらかい、割れやすいなど)。TK-01 は、艶のない黒い物や細かい凹凸のある物は検出できない場合があるとしている
- つなぐロボットの機種(COBOTTA・UR3e・UR7e など)と、電動グリッパの有無。外部制御ができるロボットが対象
- ばら積みか、トレー上か、ハーネスのようにやわらかい物かなど、物の置かれ方と、いまの作業(梱包・検査・組み立てなど)
- 使う環境(温度は0〜40℃、防塵・防水の機能はない)と、電源(TK-01 は DC5V・500mA)
- センサー単体(TK-01)か、ハンドか、パッケージ(Model A)か。Model A は、実際の部品を使ったテストができるとしている
CONTACT
Thinkerに問い合わせる
お問い合わせフォームから、製品への質問・相談や、見積もりを依頼できます。
電話:06-4980-0465(代表)/保守サービス:support@thinker-robotics.co.jp
ボタンを押すとThinkerの公式サイトのお問い合わせフォームが開きます。ものづくり技術百科は問い合わせの内容を受け取りません。
SAME PROCESS
同じ「製品・デバイス」の、ほかの会社の実績
DISCOVER
ちがう分野の、すごいもの
各社のエースモデルから、ほかの分野のものを選んでいます。開くたびに入れ替わります。
このページは、Thinkerの公式サイトなどの公開情報をもとに、ものづくり技術百科の編集部が作成した紹介ページです。内容の誤り・修正のご連絡は、お問い合わせからお送りください。
情報の確認日:2026年11月7日